ГОСТ 27256-2026. Межгосударственный стандарт. Машины землеройные. Методы определения размеров машин с рабочим оборудованием
Актуально на 04.11.2026.
Как цитировать: "ГОСТ 27256-2026. Межгосударственный стандарт. Машины землеройные. Методы определения размеров машин с рабочим оборудованием". ГОСТ 27256-2026. https://bukva.ai/docs/standart-gost-27256-2026
(введен в действие Приказом Росстандарта от 03.08.2026 № 888-ст)
Примечание
Документ вводится в действие с 01.01.2027. Взамен ГОСТ 27256-87 (ИСО 7128-83).
ИСТОРИЯ ИЗМЕНЕНИЙ НОРМАТИВНО-ТЕХНИЧЕСКИХ АКТОВ
flowchart LR
  n0["ГОСТ 27256-87"]:::doc
  click n0 "https://bukva.ai/docs/gost-27256-87" "ГОСТ 27256-87. Машины землеройные. Методы определения размеров машин с рабочим оборудованием (введен в действие Постановлением Госстандарта СССР от 30.03.1987 N 1034)"
  n1["ГОСТ 27256-2026"]:::notEnt
  click n1 "https://bukva.ai/docs/standart-gost-27256-2026" "ГОСТ 27256-2026. Межгосударственный стандарт. Машины землеройные. Методы определения размеров машин с рабочим оборудованием (введен в действие Приказом Росстандарта от 03.08.2026 N"
  n0 --> n1
classDef rst fill:#FFEBEB,stroke:#8B0000,color:#000;
classDef doc fill:#EBFFEB,stroke:#006400,color:#000;
classDef notEnt fill:#FFFFEB,stroke:#FF8C00,color:#000;
Введен в действие Приказом Федерального агентства по техническому регулированию и метрологии от 3 августа 2026 г. № 888-ст
МЕТОДЫ ОПРЕДЕЛЕНИЯ РАЗМЕРОВ МАШИН С РАБОЧИМ ОБОРУДОВАНИЕМ
Earthmoving machines. Methods for determining the dimensions of machines with working equipment
Дата введения 1 января 2027 года
Предисловие
Цели, основные принципы и общие правила проведения работ по межгосударственной стандартизации установлены ГОСТ 1.0 «Межгосударственная система стандартизации. Основные положения» и ГОСТ 1.2 «Межгосударственная система стандартизации. Стандарты межгосударственные, правила и рекомендации по межгосударственной стандартизации. Правила разработки, принятия, обновления и отмены»
Сведения о стандарте
1 РАЗРАБОТАН Обществом с ограниченной ответственностью «Русский Сертификационный Центр» (ООО «РСЦ»)
2 ВНЕСЕН Межгосударственным техническим комитетом по стандартизации МТК 267 «Строительно-дорожные машины и оборудование»
3 ПРИНЯТ Межгосударственным советом по стандартизации, метрологии и сертификации (протокол от 31 июля 2026 г. № 199-П)
4 Приказом Федерального агентства по техническому регулированию и метрологии от 3 августа 2026 г. № 888-ст межгосударственный стандарт ГОСТ 27256-2026 введен в действие в качестве национального стандарта Российской Федерации с 1 января 2027 г.
5 ВЗАМЕН ГОСТ 27256-87 (ИСО 7128-83)
Информация о введении в действие (прекращении действия) настоящего стандарта и изменений к нему на территории указанных выше государств публикуется в указателях национальных стандартов, издаваемых в этих государствах, а также в сети Интернет на сайтах соответствующих национальных органов по стандартизации.
В случае пересмотра, изменения или отмены настоящего стандарта соответствующая информация будет опубликована на официальном интернет-сайте Межгосударственного совета по стандартизации, метрологии и сертификации в каталоге «Межгосударственные стандарты»
1 Область применения
Настоящий стандарт устанавливает методы определения размеров землеройных машин, оснащенных рабочим оборудованием (далее — машин).
Настоящий стандарт распространяется на основные типы машин по ГОСТ ISO 6165, ГОСТ ISO 6746-1, ГОСТ ISO 6746-2, ГОСТ ISO 6747, ГОСТ ISO 7131, ГОСТ ISO 7132, ГОСТ ISO 7133, ГОСТ ISO 7134, ГОСТ ISO 7135, ГОСТ ISO 7136, ГОСТ ISO 8811, ГОСТ ISO 8812, ГОСТ ISO 13539, ГОСТ ISO 15219.
2 Нормативные ссылки
В настоящем стандарте использованы ссылки на следующие межгосударственные стандарты:
ГОСТ ISO 6165 Машины землеройные. Основные типы. Идентификация, термины и определения
ГОСТ ISO 6682 Машины землеройные. Зоны комфорта и досягаемости для органов управления
ГОСТ ISO 6746-1 Машины землеройные. Определение и условные обозначения размерных характеристик. Часть 1. Базовая машина
ГОСТ ISO 6746-2 Машины землеройные. Определения и условные обозначения размерных характеристик. Часть 2. Рабочее оборудование
ГОСТ ISO 6747 Машины землеройные. Бульдозеры. Термины, определения и технические характеристики для коммерческой документации
ГОСТ ISO 7131 Машины землеройные. Погрузчики. Термины, определения и технические характеристики для коммерческой документации
ГОСТ ISO 7132 Машины землеройные. Самосвалы. Терминология и торговые спецификации
ГОСТ ISO 7133 Машины землеройные. Самоходные скреперы. Термины, определения и технические характеристики для коммерческой документации
ГОСТ ISO 7134 Машины землеройные. Автогрейдеры. Термины, определения и технические характеристики для коммерческой документации <1>
<1> В Российской Федерации действует ГОСТ 27535-87 (ИСО 7134-85) «Машины землеройные. Автогрейдеры. Термины, определения и техническая характеристика для коммерческой документации».
ГОСТ ISO 7135 Машины землеройные. Гидравлические экскаваторы. Термины, определения и технические характеристики для коммерческой документации
ГОСТ ISO 7136 Машины землеройные. Трубоукладчики. Термины, определения и технические характеристики для коммерческой документации <2>
<2> ГОСТ 27963-88 «Машины землеройные. Трубоукладчики. Термины, определения и техническая характеристика для коммерческой документации».
ГОСТ ISO 8811 Машины землеройные. Катки и уплотняющие машины. Термины, определения и технические характеристики для коммерческой документации
ГОСТ ISO 8812 Машины землеройные. Экскаваторы-погрузчики. Термины и определения и технические характеристики для коммерческой документации
ГОСТ ИСО 12509 Машины землеройные. Приборы световые, сигнальные, маркировочные и световозвращающие <1>
<1> В Российской Федерации действует ГОСТ Р ИСО 12509-2010 «Машины землеройные. Осветительные, сигнальные и габаритные огни и светоотражатели».
ГОСТ ISO 13539 Машины землеройные. Траншеекопатели. Термины, определения и технические характеристики для коммерческой документации
ГОСТ ISO 15219 Машины землеройные. Экскаваторы канатные. Термины, определения и техническая характеристика для коммерческой документации
Примечание - При пользовании настоящим стандартом целесообразно проверить действие ссылочных стандартов и классификаторов на официальном интернет-сайте Межгосударственного совета по стандартизации, метрологии и сертификации (www.easc.by) или по указателям национальных стандартов, издаваемым в государствах, указанных в предисловии, или на официальных сайтах соответствующих национальных органов по стандартизации. Если на документ дана недатированная ссылка, то следует использовать документ, действующий на текущий момент, с учетом всех внесенных в него изменений. Если заменен ссылочный документ, на который дана датированная ссылка, то следует использовать указанную версию этого документа. Если после принятия настоящего стандарта в ссылочный документ, на который дана датированная ссылка, внесено изменение, затрагивающее положение, на которое дана ссылка, то это положение применяется без учета данного изменения. Если ссылочный документ отменен без замены, то положение, в котором дана ссылка на него, применяется в части, не затрагивающей эту ссылку.
3 Термины и определения
В настоящем стандарте применены термины по ГОСТ ИСО 12509, а также следующие термины с соответствующими определениями:
| базовая машина: Машина, оснащенная кабиной или навесом и, при необходимости, устройствами для защиты оператора, без рабочего или сменного оборудования, но с необходимыми элементами для их крепления. [ГОСТ ISO 6746-1-2014, пункт 3.3] |
|---|
3.2 машина: Колесная или гусеничная землеройная машина, размеры которой следует определять с соответствующим рабочим оборудованием, предусмотренным конструкторской и эксплуатационной документацией.
3.3 рабочее оборудование: Рабочее оборудование, которое можно снять или заменить без значительных временных затрат другим рабочим оборудованием, имеющим конкретное назначение.
3.4 приямок: Искусственное углубление в грунте для выполнения измерений ниже уровня GRP.
3.5 прямое измерение: Измерение, результат которого определяют непосредственно по показаниям одного средства измерения (измерительного устройства).
3.6 косвенное измерение: Измерение, результат которого определяют по показаниям одного средства измерения (измерительного устройства), но проведение которого требует использования дополнительных средств и оборудования, например уровня и отвеса.
3.7 комплексное измерение: Измерение, результат которого определяют путем вычислений по показаниям нескольких измерительных средств.
3.8 средства измерения и вспомогательное оборудование: Полный комплект оборудования и устройств, необходимых для определения размеров машины с рабочим оборудованием.
3.9 опорная плоскость отсчета (GRP): Нулевая плоскость Z, на которую устанавливают машину для проведения измерений.
| контрольная точка сидения SIP (Seat index point): Контрольная точка сидения по ISO 5353, определяемая при нормальных регулировках сидения. [ГОСТ ISO 6682-2017, пункт 3.1] |
|---|
4 Общие положения
4.1 Порядок представления машин для определения размеров машин с рабочим оборудование — в соответствии со стандартами, действующими в государствах — участниках Соглашения о проведении согласованной политики в области стандартизации, метрологии и сертификации (далее — участники Соглашения).
4.2 Применяемые средства измерений должны быть поверены и (или) калиброваны (если калибровка во всем диапазоне измерений) до начала определения размеров машин с рабочим оборудованием в соответствии с правилами, действующими в государствах — участниках Соглашения, принявших настоящий стандарт.
4.3 Нестандартные и единичные средства измерений, измерительное оборудование подлежат аттестации, проводимой в установленном порядке.
4.4 Приведенные в данном стандарте методы определения размеров машин применимы для определения размеров систем доступа машин, а также рабочего места оператора и расположения органов управления, оценки световых приборов, защитных ограждений и др.
5 Подготовка к определению размеров машин с рабочим оборудованием
5.1 Эксплуатационная масса машины и оборудования должна соответствовать указаниям изготовителя.
Эксплуатационные документы, представляемые с машиной и оборудованием, должны соответствовать ей и содержать рекомендации по оптимальной настройке и регулировке.
5.2 Давление в шинах должно соответствовать указаниям эксплуатационной документации.
5.3 Управляемые колеса необходимо установить в положение прямолинейного движения.
5.4 Машины с шарнирно-сочлененной рамой следует испытывать в положении, соответствующем прямолинейному движению. При определении размеров машин рекомендуется производить блокировку шарнирного сочленения.
5.5 Положение рабочего оборудования машины для разных видов измерений следует регистрировать в результатах определения размеров машин (например, «ковш поднят», «ковш опущен»).
5.6 Измерения следует проводить на GRP (горизонтальной ровной поверхности) достаточных размеров с бетонным или иным твердым покрытием. Перепад высот точек поверхности в пределах зоны, занимаемой машиной, должен быть не более 10 мм.
5.7 Приямок для измерения глубины копания должен быть достаточной глубины.
6 Средства измерений и вспомогательное оборудование
При измерениях могут применяться следующие средства измерений и вспомогательное оборудование:
- металлическая линейка, 2-й класс точности;
- металлическая рулетка или дальномер, 2-й класс точности;
- отвес или лазерный уровень;
- угломер, 2-й класс точности;
- прямые стальные стержни;
- мел или краска, вспомогательные вешки или бруски;
- штангенциркуль, 2-й класс точности;
- нивелир с измерительной рейкой, 4-й класс точности;
- штатив;
- теодолит (для специального применения);
- рейка нивелирная, 3-й класс точности;
- вспомогательное оборудование.
Допускается применение других средств измерений, утвержденных в установленном порядке и внесенных в Государственный реестр средств измерений государства, принявшего стандарт, с метрологическими характеристиками не ниже указанных.
7 Методы определения размеров
7.1 Метод прямого измерения
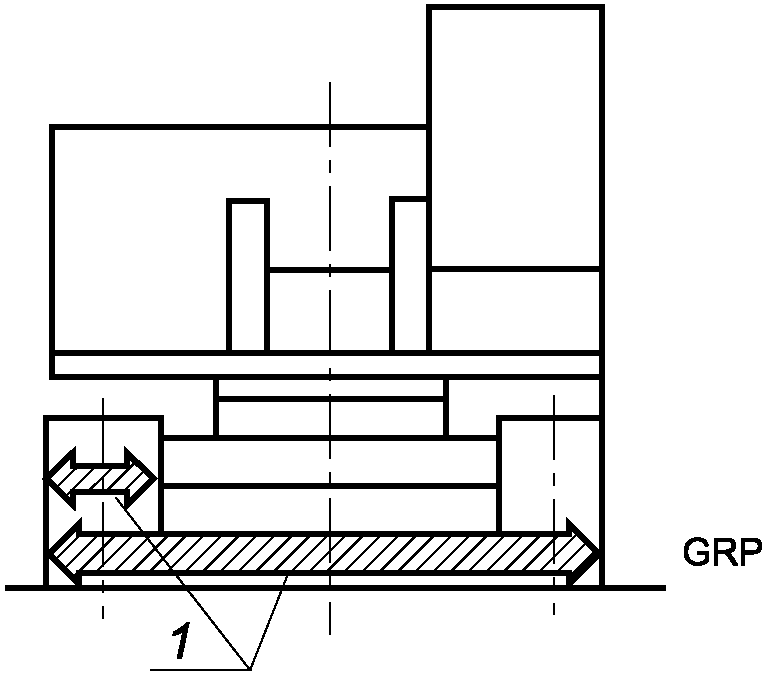
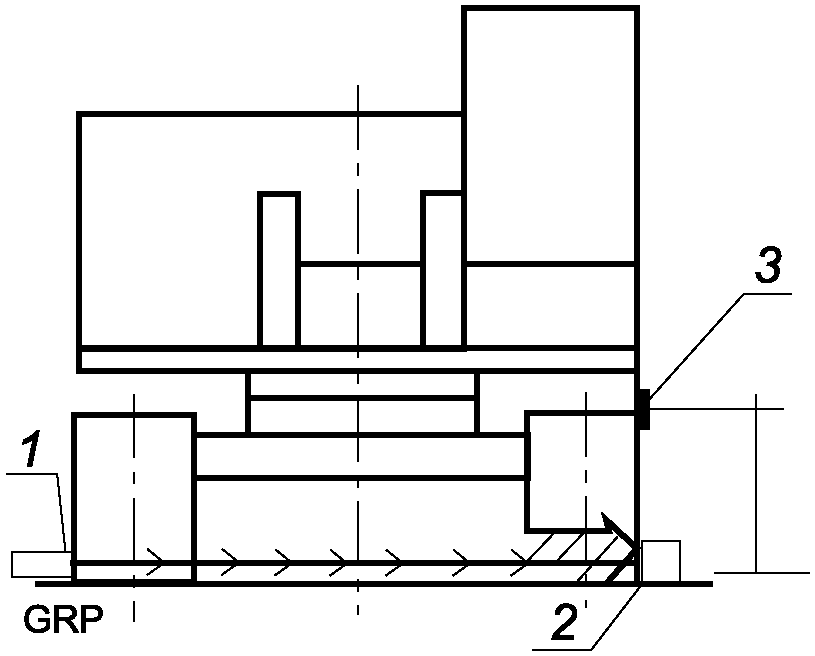
Для определения горизонтальных размеров машины при помощи металлической рулетки, металлической линейки или дальномера измеряют расстояния между отмеченными на машине точками, расположенными на одной высоте над GRP (рисунок 1).
 |
 |
|---|---|
| а) | б) |
| 1 — металлическая рулетка | 1 — лазерный дальномер; 2 — профильная труба с отражателем для дальномера; 3 — штатив с отражателем для дальномера |
Рисунок 1 — Определение горизонтальных размеров машины
Для определения вертикальных размеров измеряют расстояния между точками на машине и соответствующими точками на GRP, положение которых находят при помощи отвеса и отметки мелом или лазерного уровня (рисунок 2). Допускается применение дальномера с функцией угломера при измерении линейного размера.
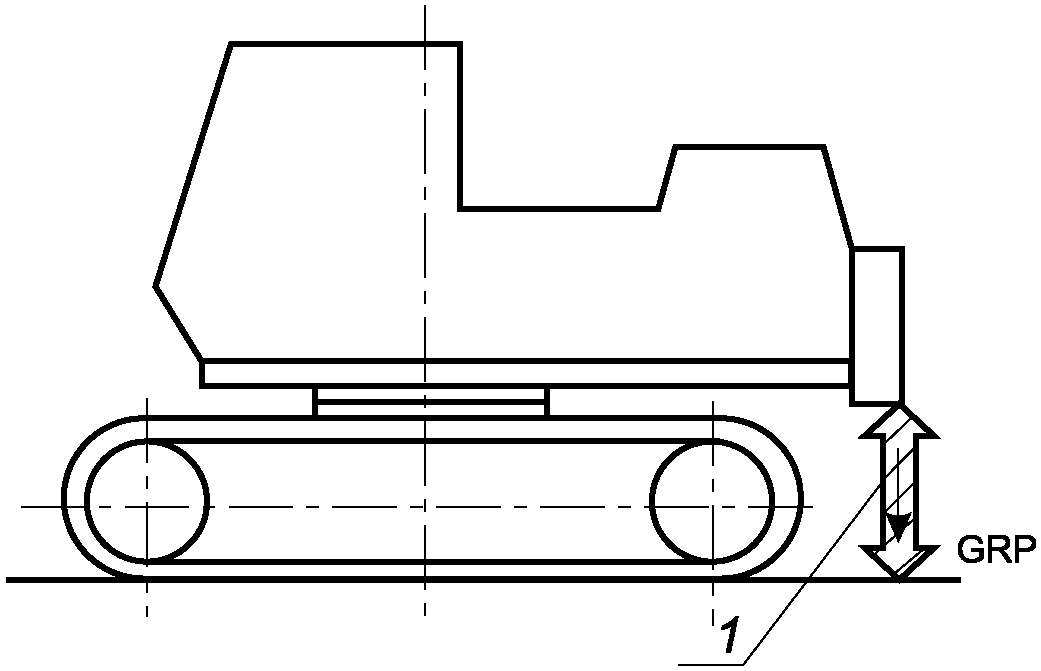
1 — металлическая рулетка или дальномер
Рисунок 2 — Определение вертикальных размеров
Для измерения углов в вертикальной плоскости применяют угломер, помещая его на наклонную поверхность машины (рисунок 3). Допускается применение лазерного дальномера с функцией измерения угла.
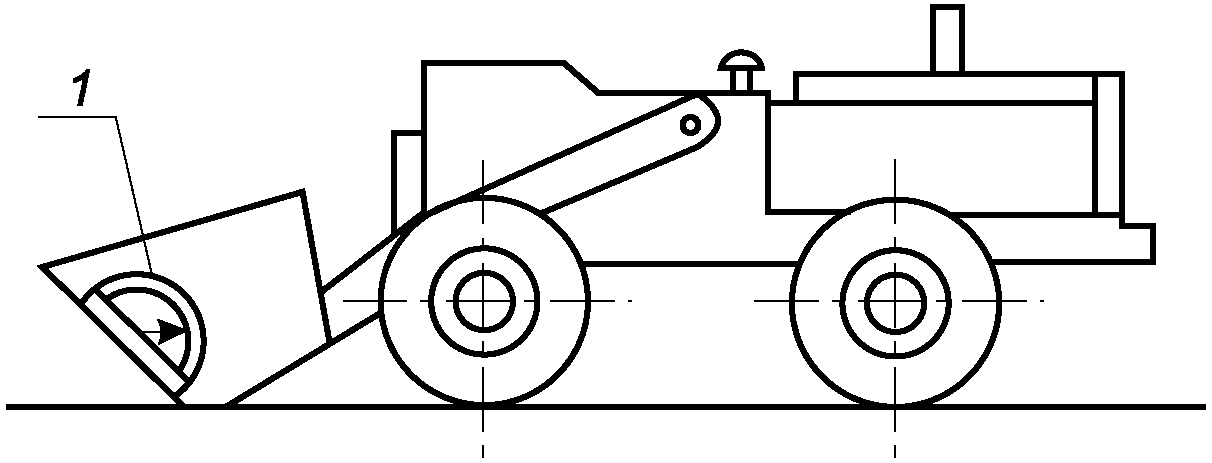
Рисунок 3 — Измерение углов в вертикальной плоскости
7.2 Метод косвенного измерения
При невозможности выполнения прямого измерения применяют метод косвенного измерения.
Для определения горизонтальных размеров измеряют расстояния между меловыми отметками на GRP, полученными опусканием отвеса из соответствующей точки на машине или разметками лазерных уровней, выставленных по соответствующим точкам (рисунок 4).
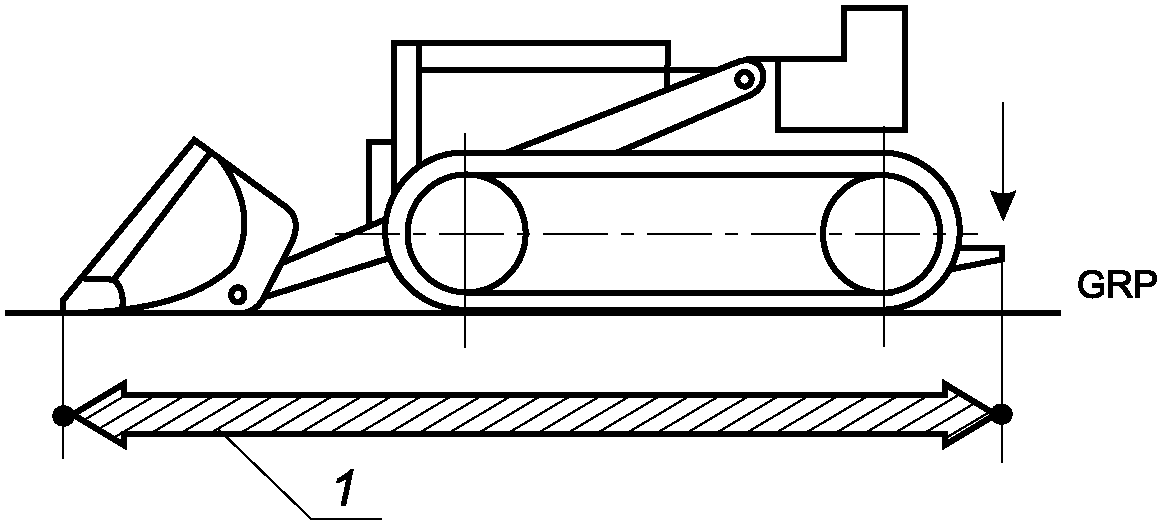
1 — металлическая рулетка или дальномер
Рисунок 4 — Определения горизонтальных размеров
Для определения вертикальных размеров соответствующие точки переносят по горизонтали при помощи прямого стального стержня и уровня или лазерного уровня, и затем при помощи отвеса получают их проекции на GRP, которые отмечают мелом или краской. Вертикальные расстояния между перенесенными по горизонтали точками и меловыми отметками измеряют металлической линейкой, металлической рулеткой или дальномером (рисунок 5).
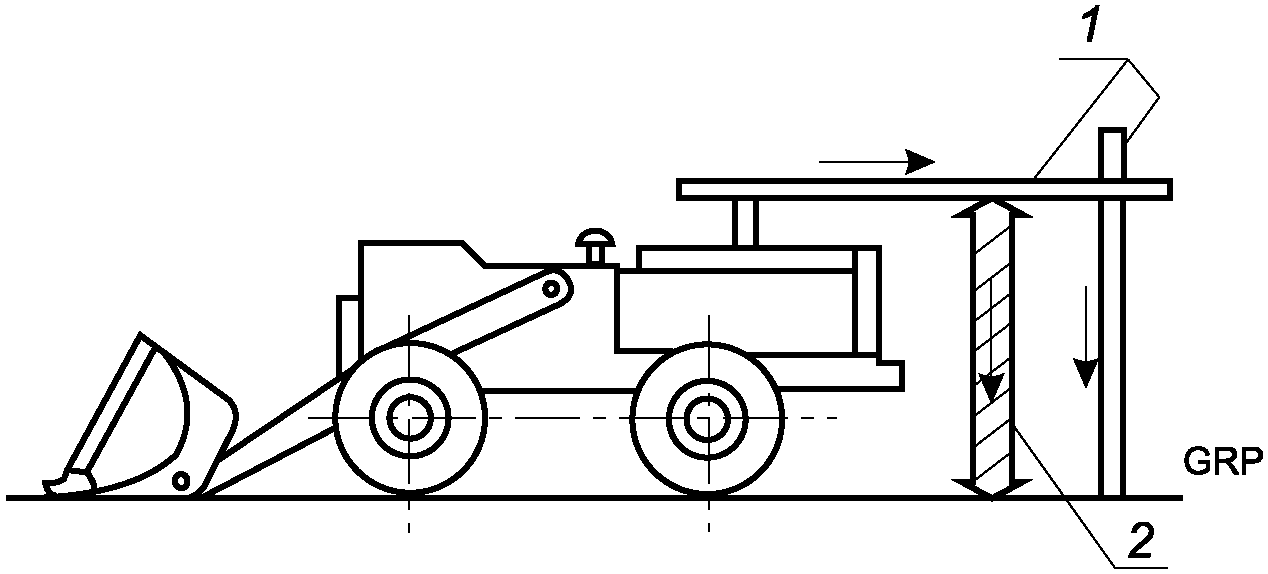
1 — прямой стальной стержень; 2 — металлическая линейка или дальномер
Рисунок 5 — Определения вертикальных размеров
Для выполнения измерений ниже уровня GRP пользуются приямком, и все вертикальные размеры отсчитывают вниз от уровня площадки.
Один стальной стержень помещают на GRP, другой удерживают в горизонтальном положении у точки на машине.
Вертикальное расстояние между двумя горизонтальными стержнями измеряют металлической линейкой, металлической рулеткой или дальномером (рисунок 6). Вместо этого можно воспользоваться третьим стержнем, отметив на нем вертикальное расстояние между двумя горизонтальными стержнями и измерив отмеченное расстояние металлической рулеткой.
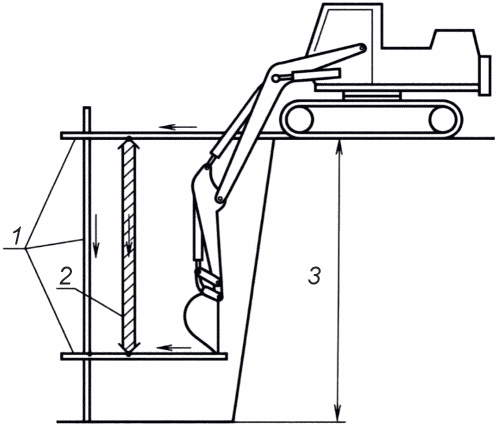
1 — прямой стальной стержень; 2 — металлическая линейка или дальномер; 3 — высота
Рисунок 6 — Изменение вертикального расстояния между двумя горизонтальными стержнями
7.3 Метод комплексного измерения
При невозможности определения линейного или углового размера посредством одного измерения допускается определять его сложением или вычитанием результатов нескольких измерений.
Если трудно измерить расстояние L непосредственно (рисунок 7), его допускается определить при помощи формулы
L = \frac{1}{2} \cdot (A + B - C) , (1)
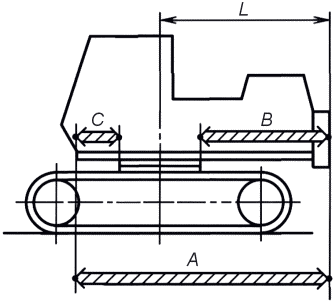
L — расстояние от оси поворота платформы до заднего габарита платформы; \cdot — отметка
Рисунок 7 — Измерение расстояния от оси поворота платформы до заднего габарита платформы
Высоту кромки ковша D (рисунок 8) определяют по формуле
D = h + L \cdot tg\alpha , (2)
где L — горизонтальное расстояние между кромкой ковша и вертикальной осью теодолита;
h — высота горизонтальной оси теодолита над GRP;
\alpha — угол наклона кромки ковша над горизонтом.
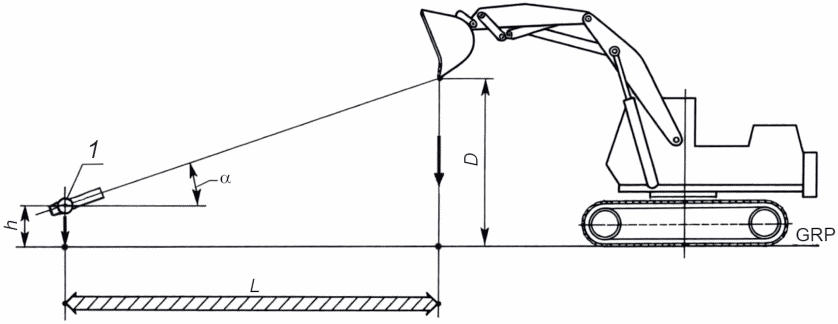
1 — теодолит;  - отметка;
 - отвес
Рисунок 8 — Определение высоты кромки ковша
Измерения угла перекоса рабочего органа \gamma_{1} (рисунок 9) допускается определить двумя способами:
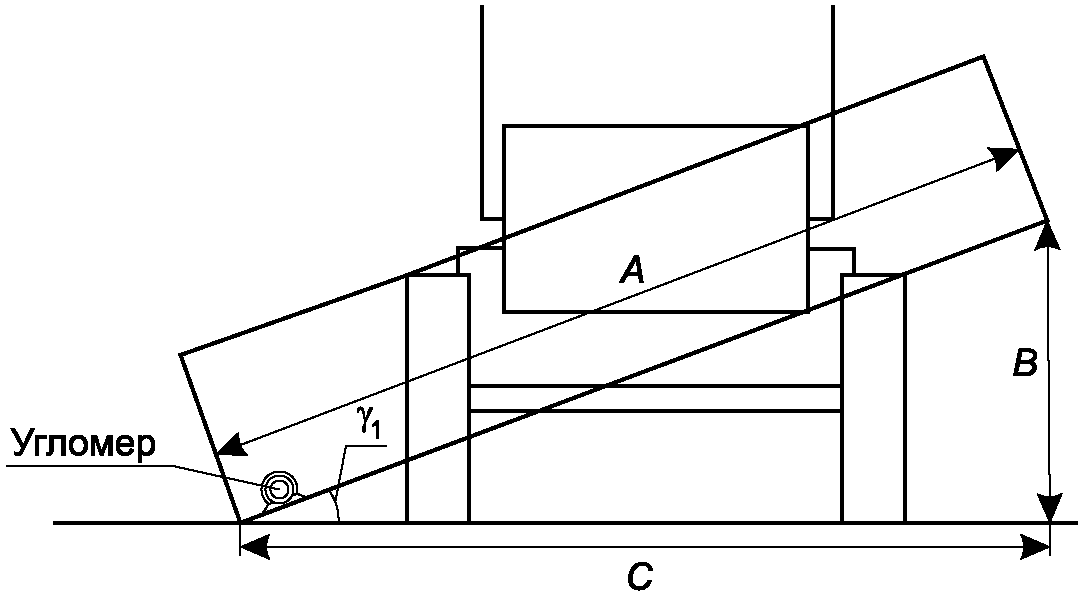
Рисунок 9 — Измерение угла перекоса рабочего органа
Угол перекоса рабочего органа \gamma_{1} определяют по формуле
\gamma_{1} = arccos \frac{C}{A} , (3)
где A — ширина рабочего органа;
B — расстояние по нормали от рабочего органа до проекции рабочего органа на опорной поверхности;
C — величина проекции ширины рабочего органа на горизонталь.
Измерение углов съезда и въезда \alpha (рисунок 10) допускается определить методом прямого измерения с помощью угломера или методом комплексного измерения.
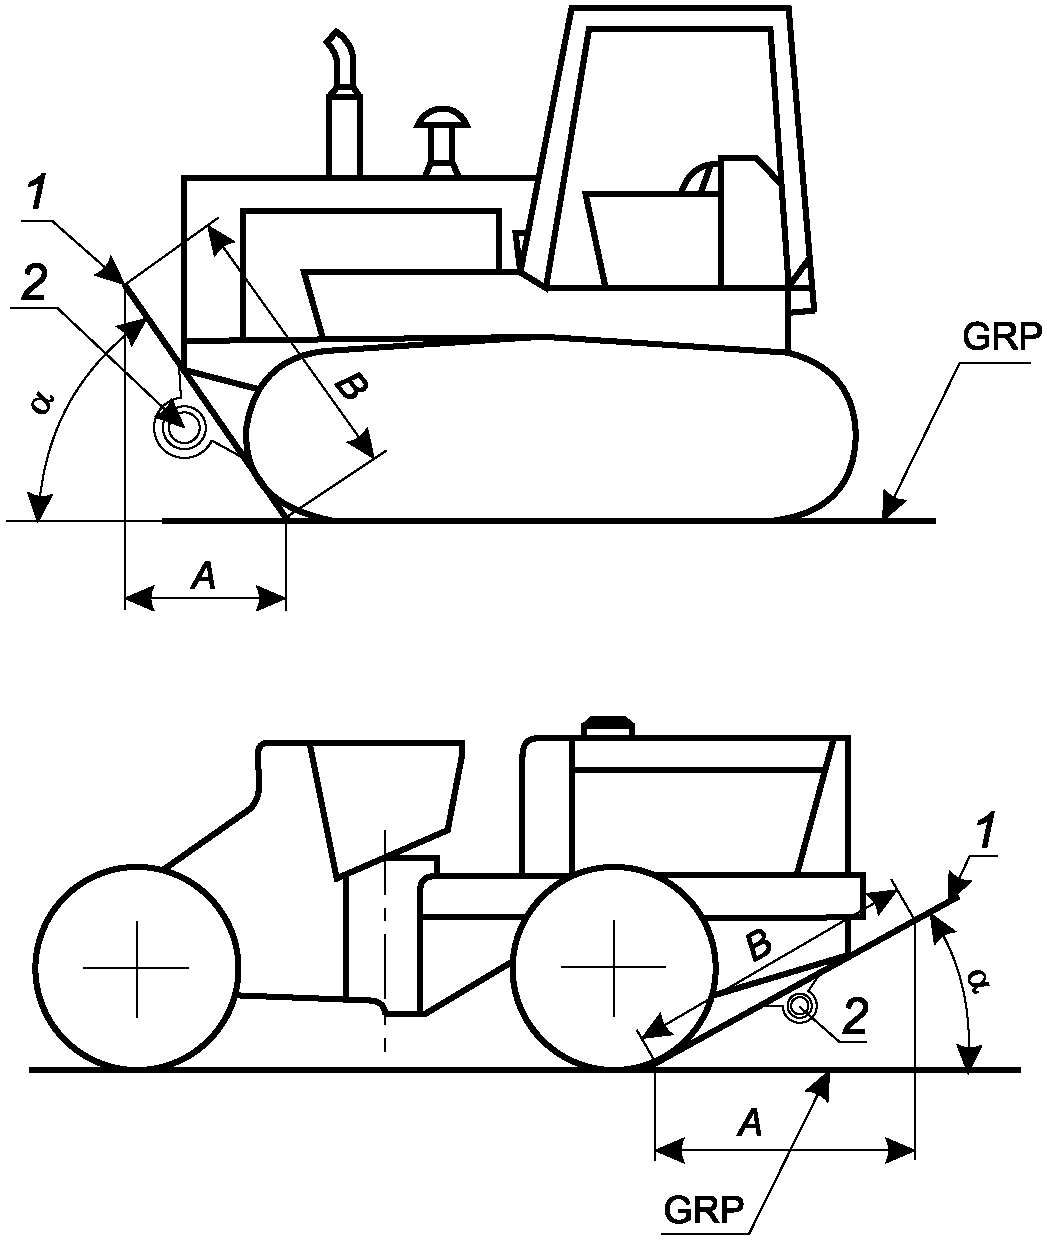
1 — металлический стержень или уровень; 2 — угломер
Рисунок 10 — Измерение углов съезда и въезда
Измерение угла в плане \alpha (рисунок 11) допускается определить методом прямого измерения с помощью угломера или методом комплексного измерения.
Отметить на GRP точки A и B с помощью уровня или отвеса. Произвести измерения угла \alpha угломером между металлическим стержнем, расположенным вдоль точек AB и отвалом.
Отметить на GRP точки A, B и C с помощью уровня или отвеса. Произвести измерения размеров AB и BC. Произвести вычисления
¡ = aðrccos \frac{AB}{BC} . (5)
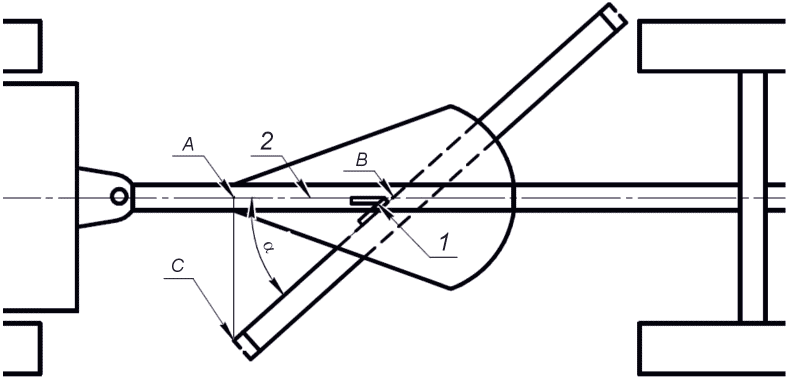
1 — угломер; 2 — линия симметрии машины; \alpha — угол в плане
Рисунок 11 — Измерение угла \alpha в плане
Измерение выноса тяговой рамы автогрейдера (рисунок 12) определяется методом комплексного измерения.
Отметить на GRP ось симметрии машины. Произвести измерение размера L. Произвести вынос тяговой рамы и произвести измерение L2.
Вынос тяговой рамы определяют по формуле
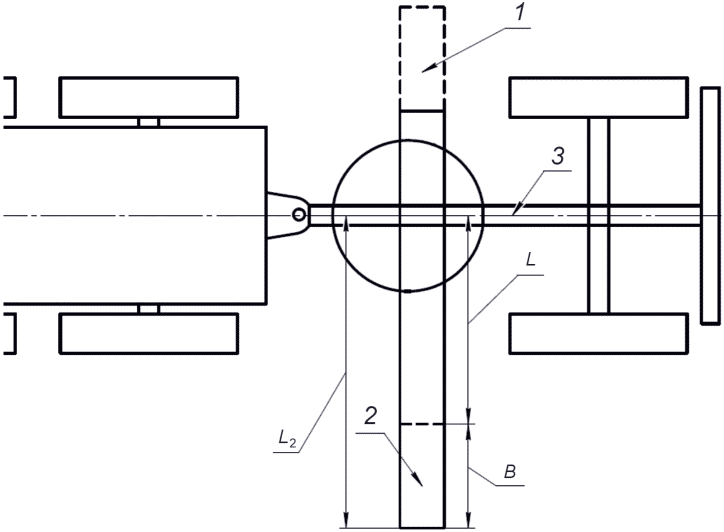
1 — нож в среднем положении; 2 — положение ножа при максимальном выносе; 3 — линия симметрии машины; B — вынос тяговой рамы
Рисунок 12 — Измерение выноса тяговой рамы автогрейдера
Измерение угла резания и заднего угла рабочего органа (рисунок 13) определяется методом прямого измерения.
Рабочий орган выставляется в рабочее положение на уровне GRP.
Угол резания \delta измеряется угломером 1 по нормали режущей кромки рабочего органа.
Задний угол \alpha измеряется угломером 1 по нормали задней поверхности рабочего органа.
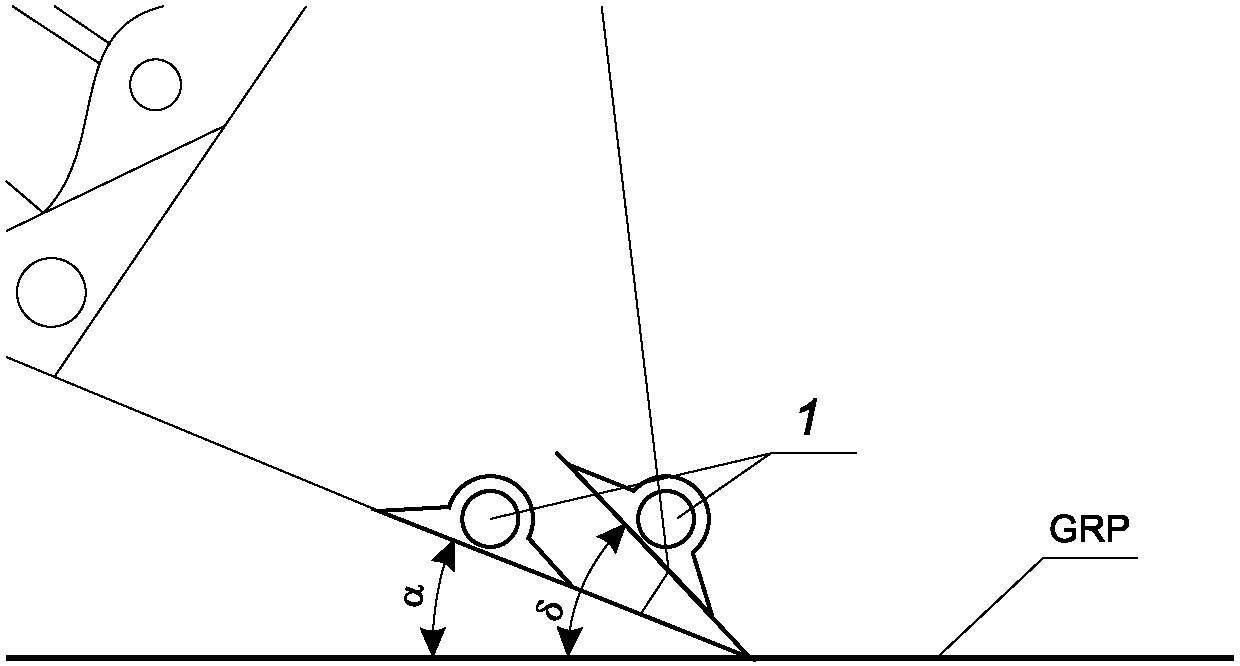
1 — угломер; \delta — угол резания; \alpha — задний угол
Рисунок 13 — Измерение угла резания и заднего угла рабочего органа
Измерение дорожного просвета (клиренса) (рисунок 14) в соответствии с ГОСТ ISO 6747 производится методом прямого измерения для колесных машин и методом комплексного измерения для гусеничных машин.
Машина устанавливается на ровной поверхности GRP, определяется наименьшая точка нижней части машины и производится измерение до уровня GRP — H4. Для гусеничной машины производится измерение H5 высоты грунтозацепа. Итоговую величину клиренса гусеничной машины вычисляют по формуле
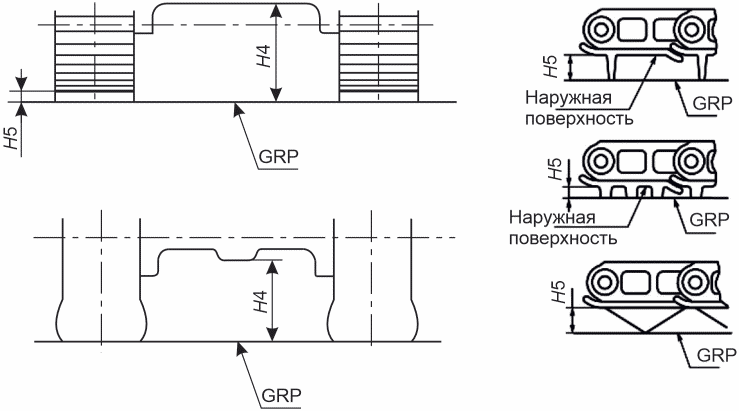
H4 — клиренс; H5 — высота грунтозацепа гусеницы
Рисунок 14 — Измерение дорожного просвета
Измерение глубины ступени, высоты ступени над опорной поверхностью, высоты ступени от опорной поверхности и высоты защитного ограждения платформы методом прямого и косвенного измерения (рисунок 15).
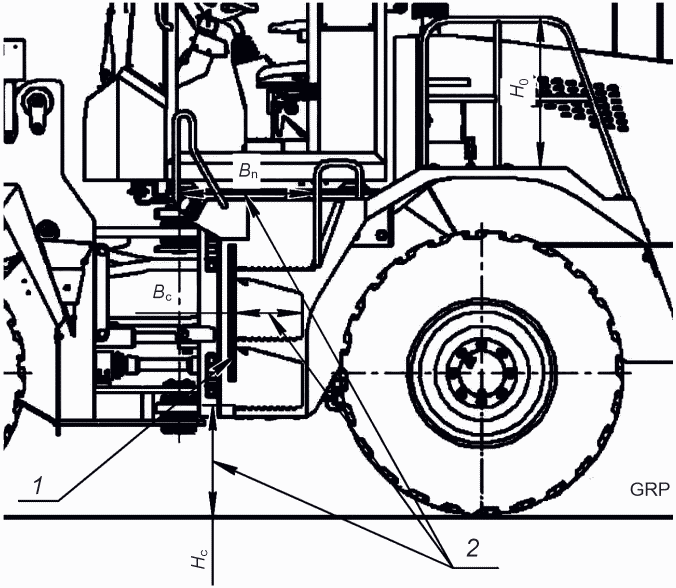
1 — прямой стальной стержень или уровень; 2 — металлическая линейка или рулетка; Bп — расстояние между поручнями перил; Bс — глубина ступени; Hс — высота ступени от опорной поверхности; Hо — высота защитного ограждения платформы
Рисунок 15 — Измерение параметров системы доступа и высоты защитного ограждения платформы
Оценка расположения органов управления, измерения высоты расположения органа управления от точки SIP методом комплексного измерения (рисунок 16).
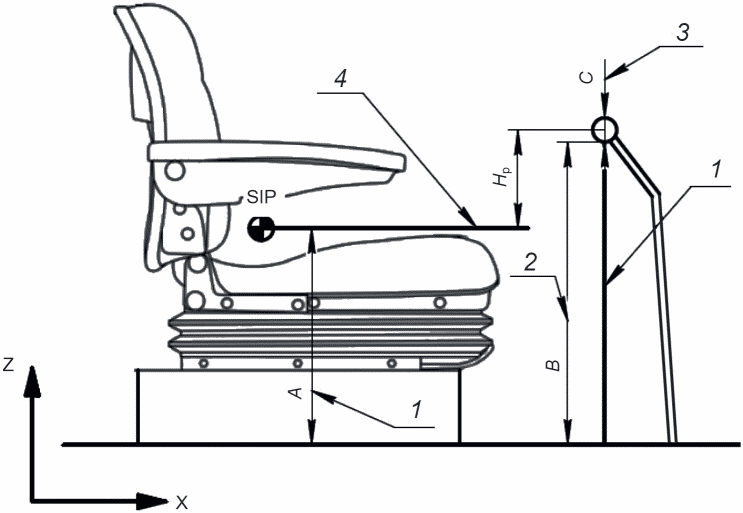
1 — прямой стальной стержень или уровень; 2 — металлическая рулетка или дальномер; 3 — штангенциркуль; 4 — уровень; A — расстояние от пола кабины оператора до точки SIP; B — расстояние от пола кабины оператора до нижней границы элемента органа управления (для захвата кистью); C — диаметр элемента органа управления для захвата кистью; Hр — высота расположения органа управления относительно точки SIP; X, Z — оси координат
Рисунок 16 — Измерения высоты расположения органа управления относительно точки SIP методом комплексного измерения
Высоту расположения органа управления Hр относительно точки SIP (рисунок 16) определяют по формуле
H_{\text{р}} = B + \frac{C}{2} - A . (9)
Оценка световых приборов методом прямого и косвенного измерения (рисунок 17).
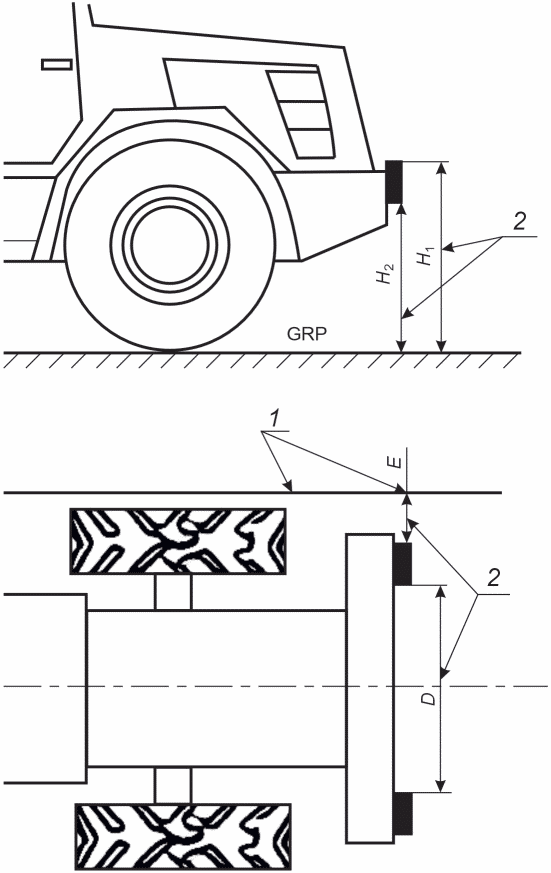
1 — прямой стальной стержень или уровень; 2 — металлическая линейка или рулетка (или дальномер); E — расстояние от габарита машины до края габарита светотехнического прибора; D — расстояние (ширина расположения) между светотехническими приспособлениями; H1 — расстояние от уровня грунта до верхнего габарита светотехнического приспособления; H2 — расстояние от уровня грунта до нижнего габарита светотехнического приспособления
Рисунок 17 — Оценка световых приборов
Оценка геометрической видимости световых приборов в вертикальной и горизонтальной плоскости на примере определения точек методом комплексного измерения для последующего контроля выполнения требований ГОСТ ИСО 12509 (рисунки 18 и 19).
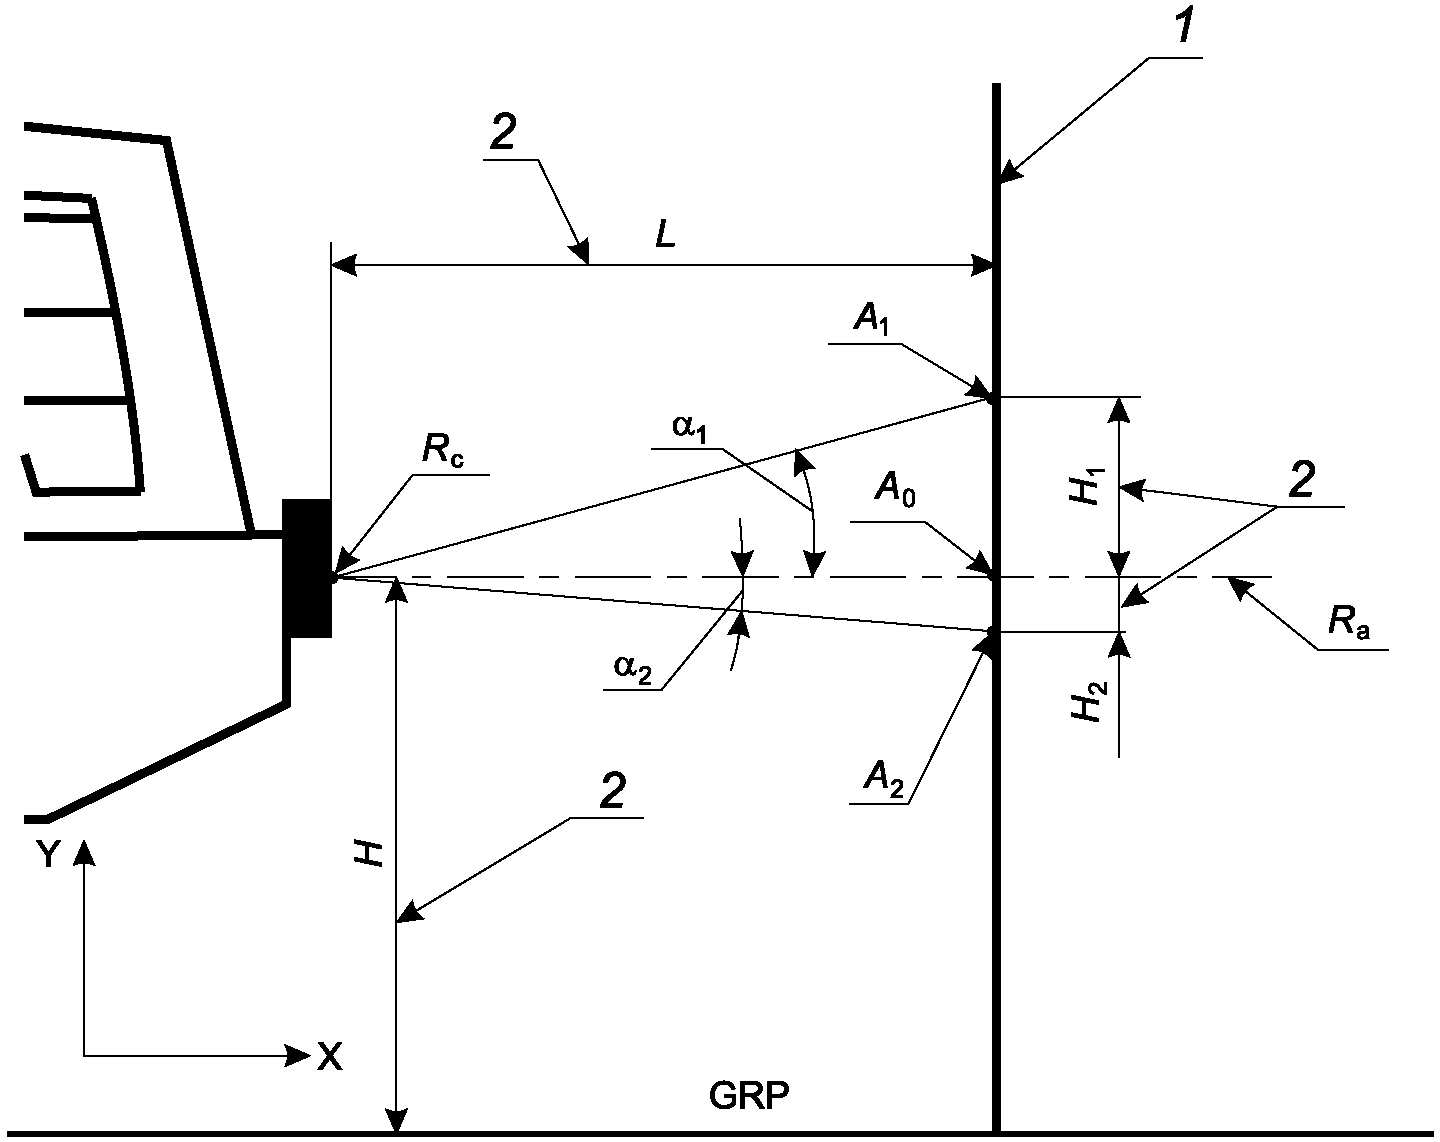
1 — уровень; 2 — металлическая линейка или рулетка (или дальномер); Rа — исходная ось (ось отсчета); Rс — центр отсчета; \alpha_{1} — вертикальный угол вверх; \alpha_{2} — вертикальный угол вниз; A0 — проекция центра отсчета; A1 — точка оценки геометрической видимости световых приборов для вертикального угла вверх; A2 — точка оценки геометрической видимости световых приборов для вертикального угла вниз; H — расстояние от уровня грунта до центра отсчета; L — расстояние от центра отсчета до точки проекции центра отсчета; H1 — расстояние от точки проекции центра отсчета до точки оценки геометрической видимости световых приборов для вертикального угла вверх; H2 — расстояние от точки проекции центра отсчета до точки оценки геометрической видимости световых приборов для вертикального угла вниз; X, Y — оси координат
Рисунок 18 — Определение точек для оценки геометрической видимости световых приборов в вертикальной плоскости
Расстояние от точки проекции центра отсчета до точки оценки геометрической видимости световых приборов для вертикального угла вверх H1 (рисунок 18) определяют по формуле
H_{1} = \frac{L}{cos\alpha_{1}} . (10)
Расстояние от точки проекции центра отсчета до точки оценки геометрической видимости световых приборов для вертикального угла вниз H2 (рисунок 18) определяют по формуле
H_{2} = \frac{L}{cos\alpha_{2}} . (11)
Расстояние от точки проекции центра отсчета до точки оценки геометрической видимости световых приборов для горизонтального внутреннего угла B01 (рисунок 19) определяют по формуле
B_{01} = \frac{L}{cos\beta_{1}} . (12)
Расстояние от точки проекции центра отсчета до точки оценки геометрической видимости световых приборов для горизонтального внешнего угла B02 (рисунок 19) определяют по формуле
B_{02} = \frac{L}{cos\beta_{2}} . (13)
После определения точек H1, H2, B01, B02 производят дальнейшую оценку видимости в соответствии с ГОСТ ИСО 12509.
8 Результаты измерений (определения) размеров машин
Результаты измерений рекомендуется оформлять в соответствии с приложением А, с учетом требований, перечисленных ниже:
а) линейные размеры необходимо фиксировать и отражать с точностью до миллиметра, угловые — с точностью до градуса;
б) в результатах определения размеров машин необходимо отражать сведения о положении машины и ее рабочего оборудования;
в) условные обозначений определенных размеров и иллюстрации должны соответствовать стандартам.
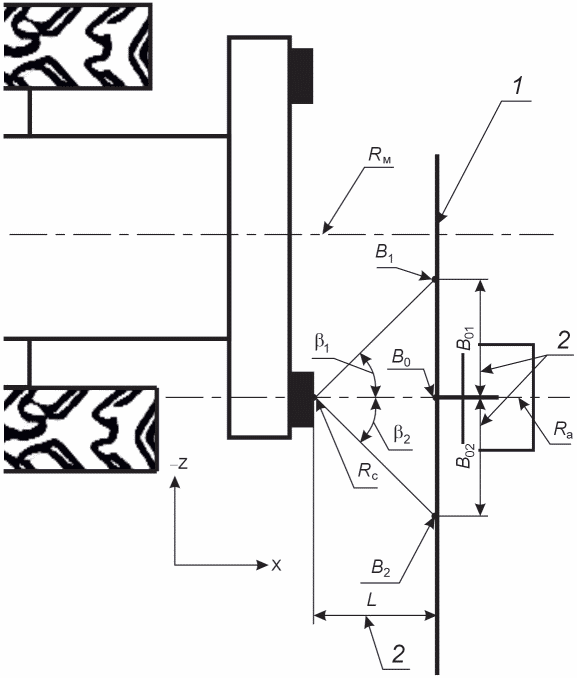
1 — уровень на штативе; 2 — металлическая линейка или рулетка (или дальномер); Rа — исходная ось (ось отсчета); Rс — центр отсчета; Rм — ось симметрии машины; \beta_{1} — горизонтальный угол внутрь; \beta_{2} — горизонтальный угол наружу; B0 - проекция центра отсчета; B1 - точка оценки геометрической видимости световых приборов для горизонтального угла внутрь; B2 — точка оценки геометрической видимости световых приборов для горизонтального угла наружу; L — расстояние от центра отсчета до проекции точки центра отсчета; B01 — расстояние от точки проекции центра отсчета до точки оценки геометрической видимости световых приборов для горизонтального внутреннего угла; B02 — расстояние от точки проекции центра отсчета до точки оценки геометрической видимости световых приборов для горизонтального внешнего угла; X, -Z — оси координат
Рисунок 19 — Определение точек для оценки геометрической видимости световых приборов в горизонтальной плоскости
ОФОРМЛЕНИЕ РЕЗУЛЬТАТОВ ИЗМЕРЕНИЙ
В результатах измерений рекомендуется отражать следующие сведения:
- наименование и реквизиты организации, проводившей измерения;
- наименование вида документа (протокол испытаний, протокол об испытаниях, отчет об испытаниях);
- регистрационный номер документа;
- дата протокола измерений (дата утверждения документа) в последовательности: день месяца, месяц, год;
- информацию об особых условиях измерений, таких как условия проведения измерений (если необходимо);
- наименование образца измерений;
- информация об образце (однозначно идентифицирующая образец, например — торговая марка, тип, модель и т.п.);
- Информация о изготовителе (юридический адрес, фактический адрес места осуществления деятельности);
- место осуществления проведения измерений;
- дату(ы) осуществления измерений;
- дату отчета;
- результаты с единицами измерений (линейные размеры отражаются с точностью до миллиметра, угловые — с точностью до градуса);
- идентификацию лиц(а), проводивших измерения;
- идентификацию лиц(а), утвердивших(его) отчет.
| УДК 621.87:006.354 | МКС 53.100 |
| Ключевые слова: машина, базовая машина, рабочее оборудование, метод, размер машины, размер машины с рабочим оборудованием | |