ГОСТ ISO 15219-2017. Межгосударственный стандарт. Машины землеройные. Экскаваторы канатные. Термины, определения и техническая характеристика для коммерческой документации
(введен в действие Приказом Росстандарта от 20.08.2021 № 740-ст)
Примечание
Документ включен в Перечень международных и региональных (межгосударственных) стандартов, а в случае их отсутствия — национальных (государственных) стандартов, в результате применения которых на добровольной основе обеспечивается соблюдение требований технического регламента Таможенного союза «О безопасности машин и оборудования» (ТР ТС 010/2011) (Решение Коллегии Евразийской экономической комиссии от 09.03.2021 № 28). Текст данного документа приведен с учетом поправки, опубликованной в «ИУС», № 1, 2023; поправки, опубликованной в «ИУС», № 8, 2023. Документ введен в действие с 01.12.2021.
от 20 августа 2021 г. № 740-ст
ТЕРМИНЫ, ОПРЕДЕЛЕНИЯ И ТЕХНИЧЕСКАЯ ХАРАКТЕРИСТИКА
ДЛЯ КОММЕРЧЕСКОЙ ДОКУМЕНТАЦИИ
Earth-machinery. Cable excavators.
Terminology and commercial specifications
1 декабря 2021 года
Цели, основные принципы и общие правила проведения работ по межгосударственной стандартизации установлены ГОСТ 1.0 «Межгосударственная система стандартизации. Основные положения» и ГОСТ 1.2 «Межгосударственная система стандартизации. Стандарты межгосударственные, правила и рекомендации по межгосударственной стандартизации. Правила разработки, принятия, обновления и отмены»
1 ПОДГОТОВЛЕН Научно-производственным республиканским унитарным предприятием «Белорусский государственный институт стандартизации и сертификации» (БелГИСС) на основе собственного перевода на русский язык англоязычной версии стандарта, указанного в пункте 5
2 ВНЕСЕН Государственным комитетом по стандартизации Республики Беларусь
3 ПРИНЯТ Межгосударственным советом по стандартизации, метрологии и сертификации (протокол от 20 апреля 2017 г. № 98-П)
4 Приказом Федерального агентства по техническому регулированию и метрологии от 20 августа 2021 г. № 740-ст межгосударственный стандарт ГОСТ ISO 15219-2017 введен в действие в качестве национального стандарта Российской Федерации с 1 декабря 2021 г.
5 Настоящий стандарт идентичен международному стандарту ISO 15219:2004 «Машины землеройные. Экскаваторы канатные. Терминология и технические характеристики для коммерческой документации» («Earth-moving machinery — Cable excavators — Terminology and commercial specifications», IDT).
Международный стандарт разработан подкомитетом SC 4 «Классификация и технические характеристики для коммерческой документации» Технического комитета по стандартизации ISO/TC 127 «Землеройные машины» Международной организации по стандартизации (ISO).
При применении настоящего стандарта рекомендуется использовать вместо ссылочных международных стандартов соответствующие им межгосударственные стандарты, сведения о которых приведены в дополнительном приложении ДА
Информация о введении в действие (прекращении действия) настоящего стандарта и изменений к нему на территории указанных выше государств публикуется в указателях национальных стандартов, издаваемых в этих государствах, а также в сети Интернет на сайтах соответствующих национальных органов по стандартизации.
В случае пересмотра, изменения или отмены настоящего стандарта соответствующая информация будет опубликована на официальном интернет-сайте Межгосударственного совета по стандартизации, метрологии и сертификации в каталоге «Межгосударственные стандарты»
Настоящий стандарт устанавливает термины, определения и содержание технических характеристик для коммерческой документации самоходных гусеничных и колесных канатных экскаваторов, а также рабочего оборудования. Канатные экскаваторы предназначены главным образом для применения драглайна, прямой лопаты или грейферного захвата и для кратковременного выполнения погрузочно-разгрузочных работ. Вместе с тем базовая машина часто используется как шасси рабочего оборудования для специального применения, такого как бурение и забивание свай, однако технические характеристики и размеры такого оборудования не включены в область применения настоящего стандарта.
В настоящем стандарте использованы нормативные ссылки на следующие стандарты. Для датированных ссылок применяют только указанное издание ссылочного стандарта. Для недатированных — последнее издание стандарта (включая все изменения).
ISO 6016, Earth-moving machinery — Methods of measuring the masses of whole machines, their equipment and components (Машины землеройные. Методы измерений масс машин в целом, рабочего оборудования и составных частей)
ISO 6746-1:2003, Earth-moving machinery — Definitions of dimensions and codes — Part 1: Base machine (Машины землеройные. Определение и условные обозначения размерных характеристик. Часть 1. Базовая машина)
ISO 6746-2:2003, Earth-moving machinery — Definitions of dimensions and codes — Part 2: Equipment and attachments (Машины землеройные. Определение и условные обозначения размерных характеристик. Часть 2. Оборудование и приспособления)
В настоящем стандарте применены следующие термины с соответствующими определениями:
3.1 экскаватор (excavator): Самоходная машина на колесном, гусеничном или шагающем ходу, имеющая верхнюю часть, способную поворачиваться на 360°, со смонтированным рабочим оборудованием, предназначенная главным образом для копания с помощью ковша без перемещения ходовой части в течение всего рабочего цикла машины.
[ISO 6165:2001, терминологическая статья 1.2.4]
Примечание 1 — Рабочий цикл экскаватора включает в себя следующие операции: копание, подъем, перемещение с поворотом и разгрузку материала.
Примечание 2 — Экскаватор также может использоваться для погрузки-разгрузки материалов или предметов.
3.2 канатный экскаватор (cable excavator): Экскаватор, имеющий поворотную платформу с канатным приводом рабочего оборудования, предназначенный главным образом для копания плотных или уплотненных материалов с помощью драглайна, прямой лопаты или грейферного захвата, выполнения работ по разрушению с помощью крюка или шара, а также выполнения погрузочно-разгрузочных работ с помощью специального рабочего и сменного оборудования.
[ISO 6165:2001, терминологическая статья 1.2.4.3]
3.3 базовая машина (base machine): Машина, оснащенная кабиной или навесом и при необходимости устройствами для защиты оператора, без рабочего или сменного оборудования, но с необходимыми креплениями для подобного оборудования.
[ISO 6746-1:2003, терминологическая статья 3.3]
Примечание — Базовая машина имеет необходимые крепления для монтажа рабочего оборудования и сменного оборудования, установленного в разделе 5.
3.4 рабочее оборудование (equipment): Комплект составных частей, монтируемых на базовую машину для обеспечения выполнения сменным оборудованием ее основной функции в соответствии с назначением.
3.5 сменное оборудование (attachment): Сборочные узлы, которые могут быть установлены на базовую машину или рабочее оборудование для специального использования.
3.6 составная часть (component): Часть или узел, составляющие базовую машину, рабочее или сменное оборудование.
[ISO 6746-2:2003, терминологическая статья 3.6]
3.7 опорная плоскость отсчета GRP (ground reference plane): плоскость, на которую устанавливается машина для проведения измерений: для базовой машины — твердая ровная поверхность, для рабочего и сменного оборудования — твердая ровная поверхность или уплотненная земля.
Примечание - Тип используемой поверхности зависит от предусмотренного применения машины, а также ее рабочего и сменного оборудования. Он должен определяться при разработке терминологических стандартов ISO или коммерческой документации.
[ISO 6746-2:2003, терминологическая статья 3.2]
4.1 Типы канатных экскаваторов
4.1.1 Гусеничный экскаватор
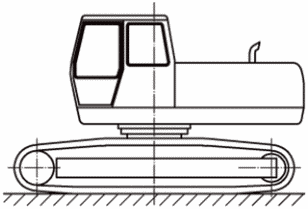
Рисунок 1 — Гусеничный экскаватор
4.1.2 Колесный экскаватор
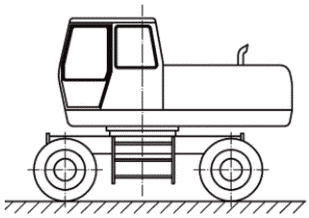
Рисунок 2 — Колесный экскаватор
4.2 Размерные характеристики
Размерные характеристики базовой машины, приведенные на рисунках 3 и 4, должны соответствовать установленным в приложении A (размеры строго привязаны и относятся только к канатным экскаваторам) и ISO 6746-1:2003 (приложения A — D).
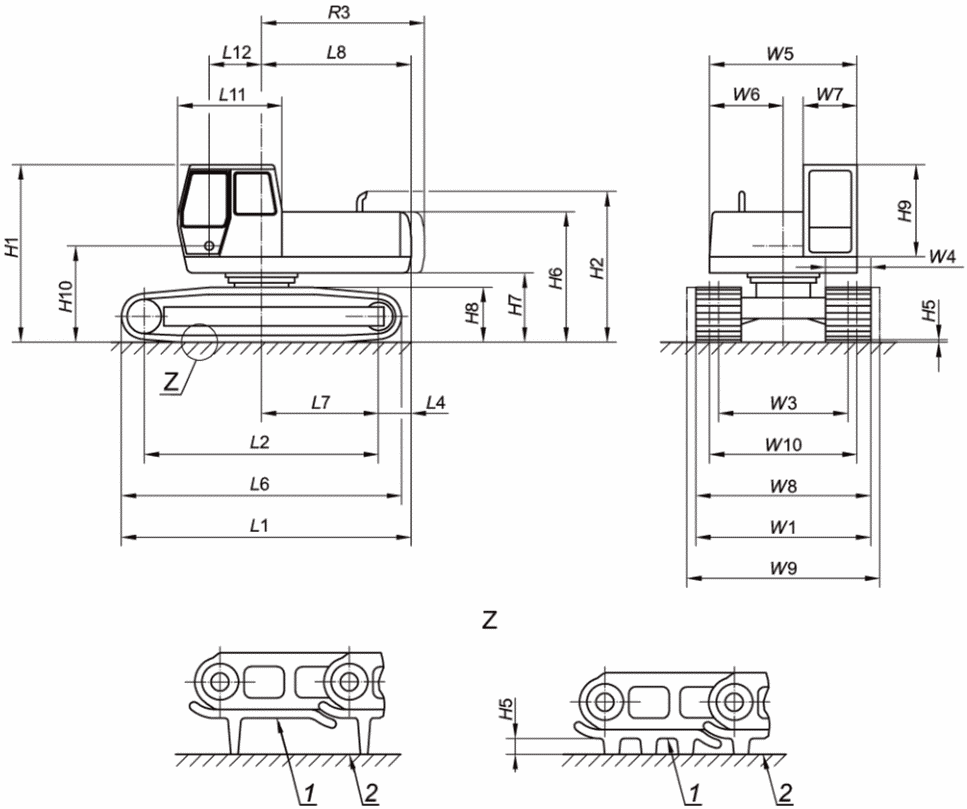
1 — наружная поверхность; 2 — опорная плоскость отсчета (GRP)
Рисунок 3 — Размерные характеристики базовой машины.
Гусеничный экскаватор
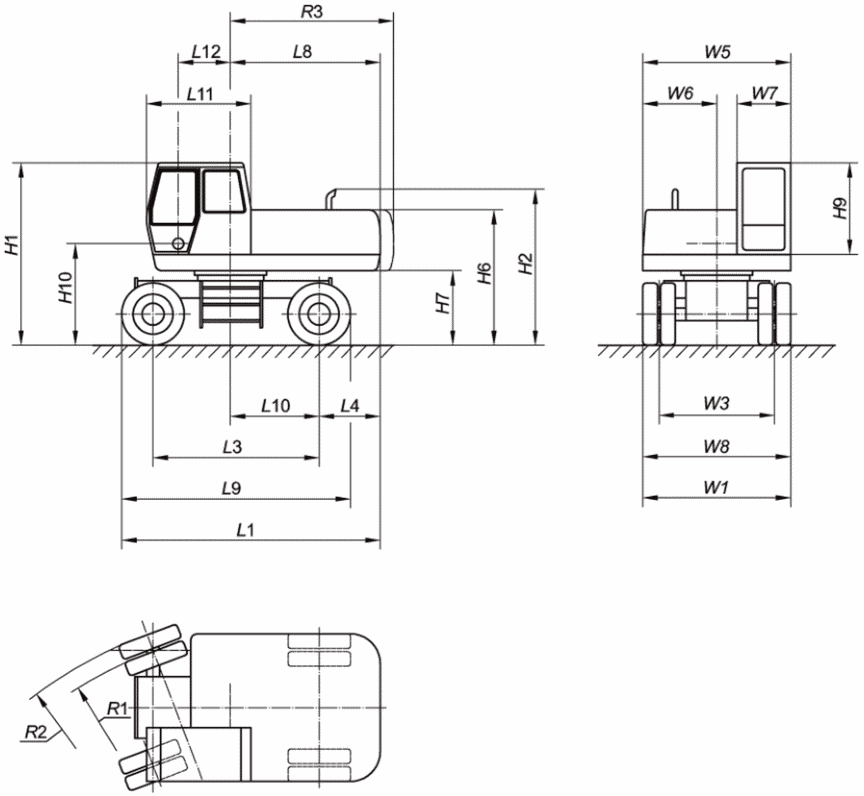
4.3 Массы
Массы должны быть определены в соответствии с ISO 6016.
4.4 Наименования составных частей
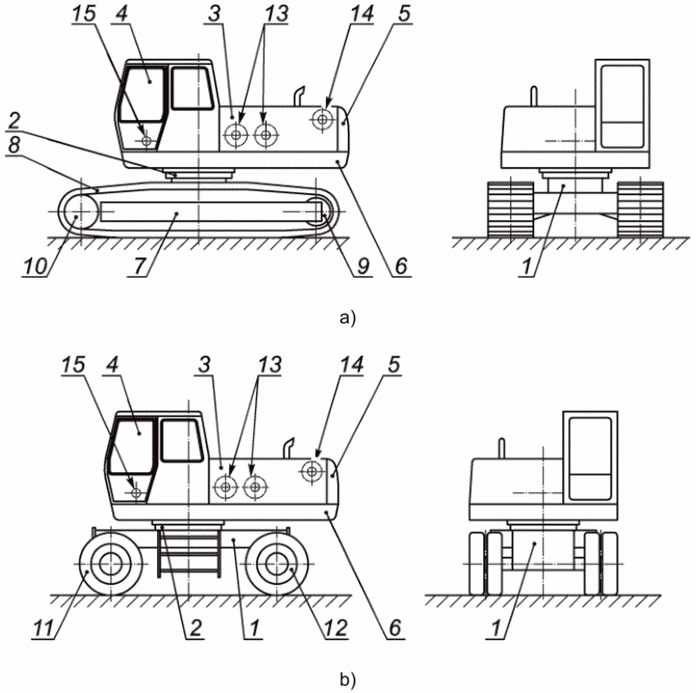
1 — шасси; 2 — опора поворотной платформы; 3 — поворотная платформа; 4 — кабина; 5 — противовес; 6 — рама поворотной платформы; 7 — рама гусеничного шасси; 8 — гусеничный движитель; 9 — направляющее колесо; 10 — ведущее колесо;
11 — управляемая ось (передняя); 12 — жесткая ось (задняя);
13 — тяговая лебедка; 14 — подъемная лебедка привода стрелы; 15 — ось вращения стрелы
Рисунок 5 — Наименования составных частей базовой машины
5.1 Размерные характеристики
5.1.1 Общие положения
Описание рабочего и сменного оборудования, размерные характеристики которого приведены на рисунках 6 - 8, основано на определении главной геометрической рабочей зоны наиболее общих применений канатных экскаваторов.
5.1.2 Грузоподъемное оборудование
Грузоподъемное оборудование состоит из стрелы, головки стрелы, блока полиспастов и первоначальных описаний рабочей зоны стрелы в отношении конфигурации стрелы. Размерные характеристики должны соответствовать приведенным на рисунке 6 и в приложении B.
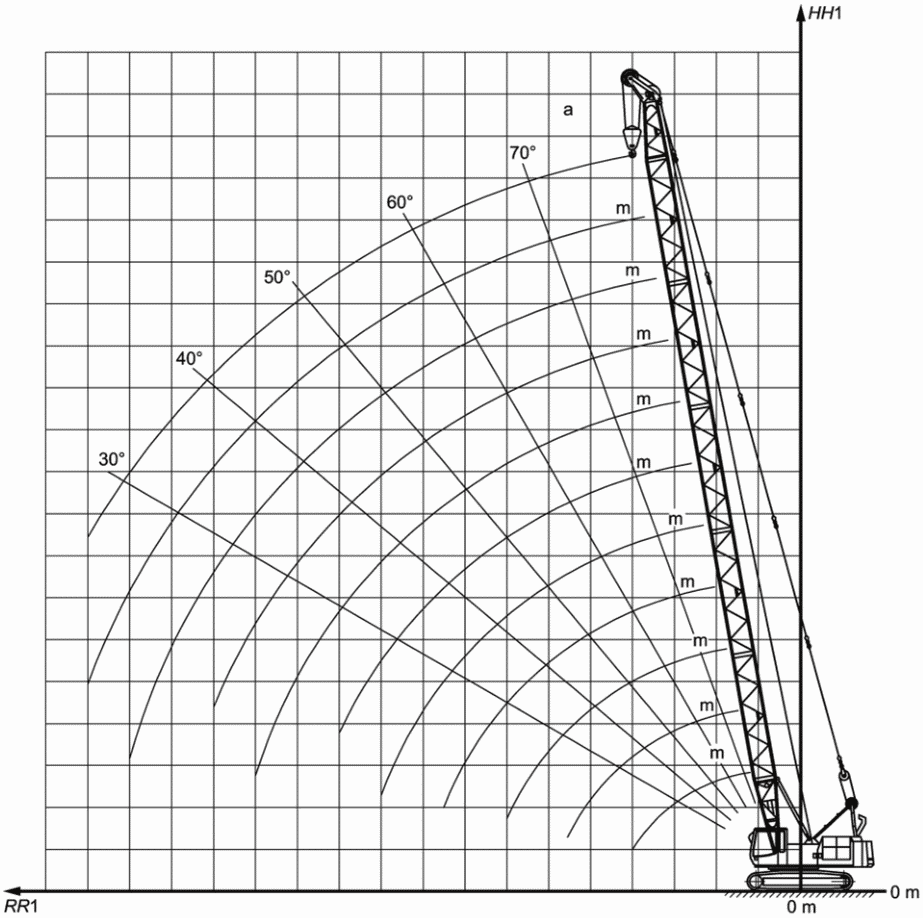
Рисунок 6 — Зона досягаемости оборудования при подъеме
5.1.3 Драглайн
Драглайн состоит из стрелы, ковша, канатов и направляющего устройства, которое режет материал — обычно навстречу машине — волочением ковша тяговой лебедкой. Размерные характеристики должны соответствовать приведенным на рисунке 7 и в приложении B.
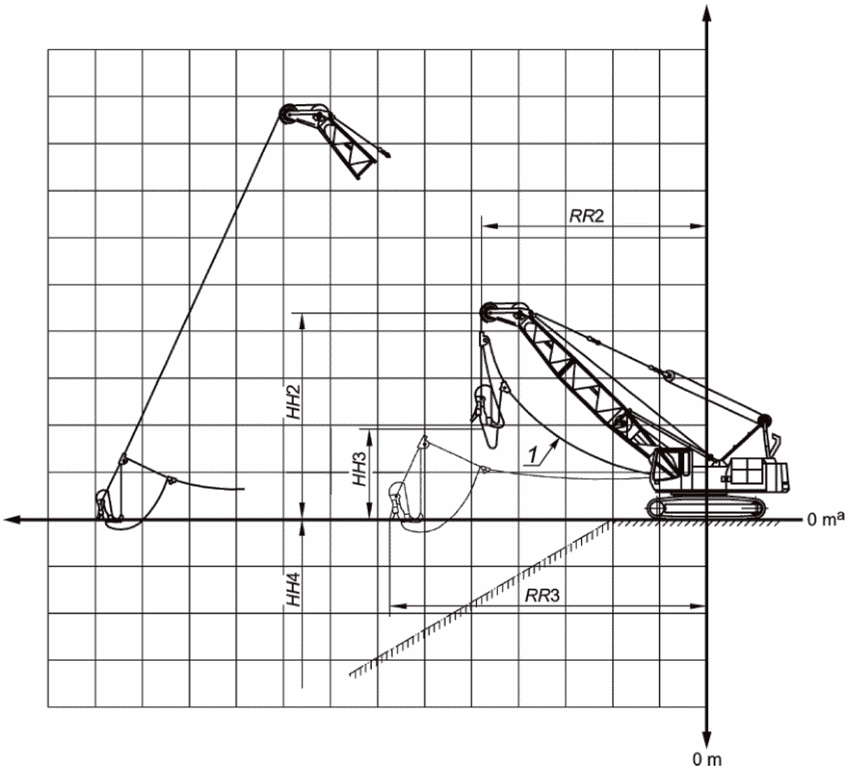
Рисунок 7 — Размерные характеристики драглайна
5.1.4 Грейферное оборудование
Грейферное оборудование состоит из стрелы, каната и грейфера для выемки и захвата, выполняемых, как правило, вертикально, и выгрузки ниже и выше GRP. Размерные характеристики должны соответствовать приведенным на рисунке 8 и в приложении B.
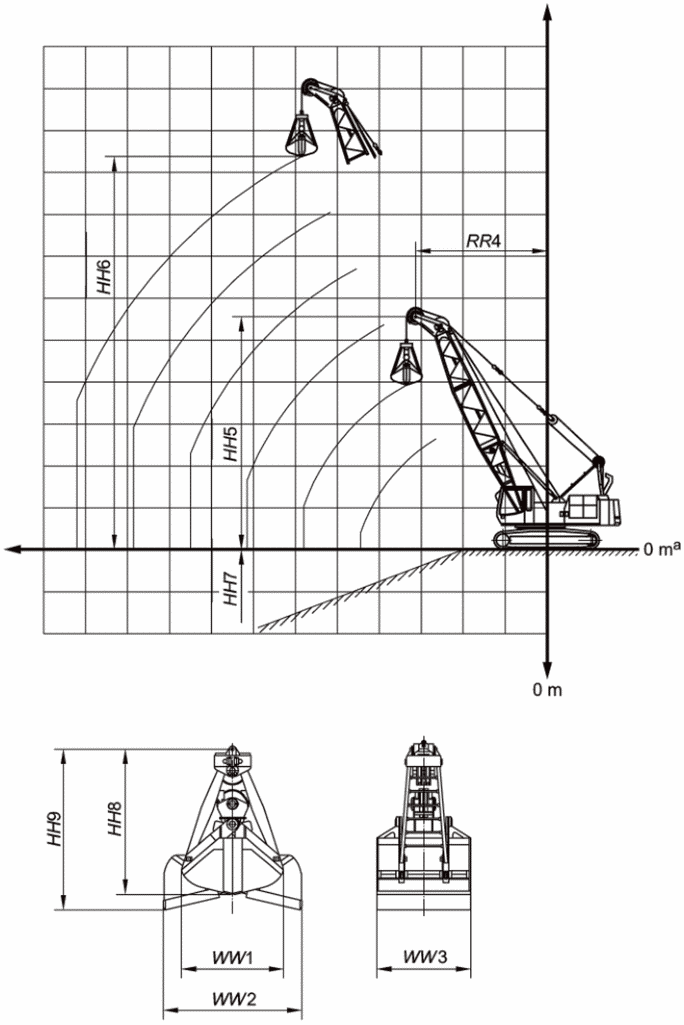
a Опорная плоскость отсчета (GRP).
Рисунок 8 — Размерные характеристики
захвата/грейфера и его оборудования
5.1.5 Стабилизирующее оборудование
Стабилизирующее оборудование состоит из рам спереди и сзади, двух отдельных телескопических регулируемых блоков аутригеров спереди и сзади, которые соединены с вертикальными подвижными аутригерами. Размерные характеристики должны соответствовать приведенным на рисунке 9 и в приложении B.
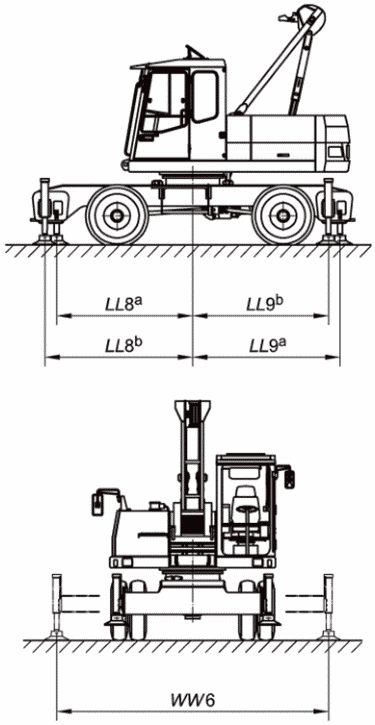
5.2 Размеры при транспортировании, погрузке и перемещении
5.2.1 Транспортирование и отгрузка
Размерные характеристики должны соответствовать приведенным на рисунке 10 и в приложении B.
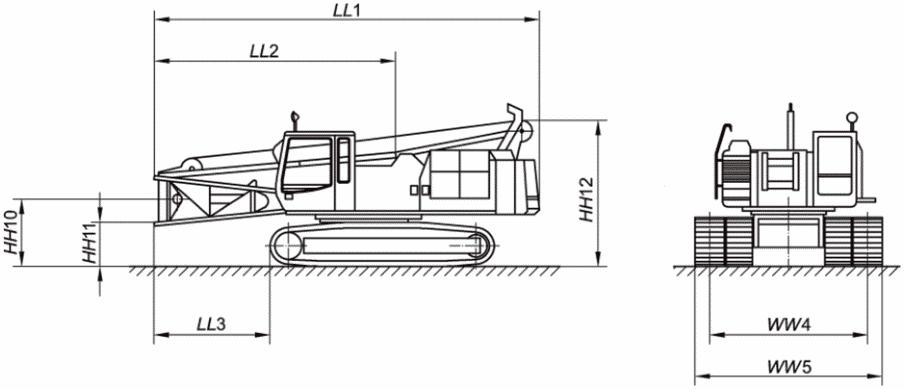
оборудованием при транспортировании и погрузке
5.2.2 Перемещение по дорогам общего пользования
Размерные характеристики должны соответствовать приведенным на рисунке 10 и в приложении B.
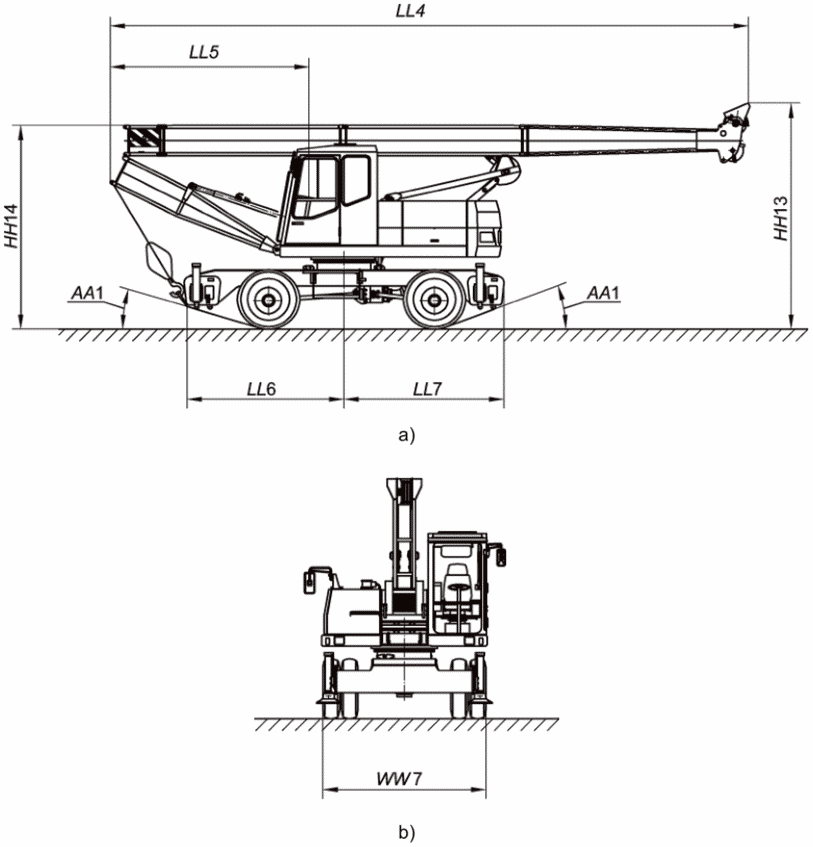
Рисунок 11 — Размеры колесного канатного экскаватора, перемещаемого по дорогам общего пользования
5.3 Наименования составных частей
5.3.1 Подъемное оборудование
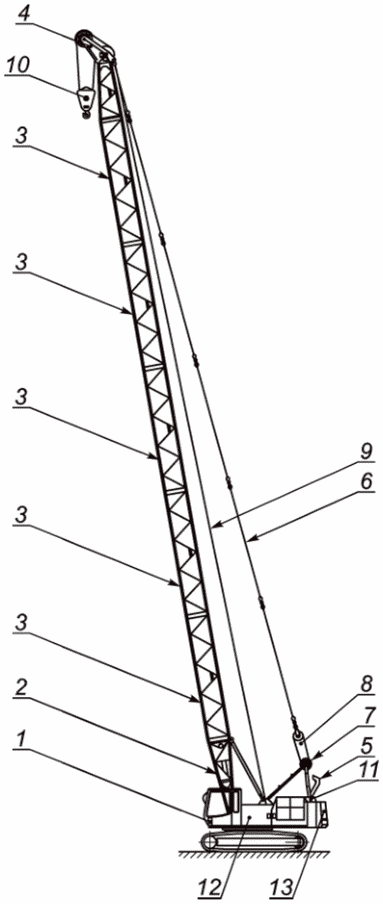
1 — ось вращения стрелы; 2 — нижняя секция стрелы;
3 — промежуточная секция стрелы; 4 — головка стрелы;
5 — двуногая стойка; 6 — канат подвески стрелы;
7 — устройство балансировки вылета; 8 — канат вылета стрелы;
9 — канат лебедки; 10 — крюк в сборе; 11 — лебедка вылета стрелы; 12 — подъемная лебедка; 13 — противовес
Рисунок 12 — Подъемное оборудование
5.3.2 Драглайн
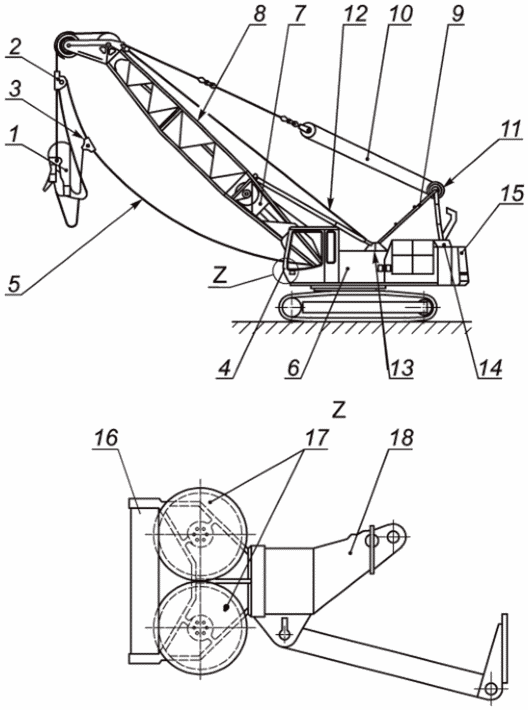
1 — ковш; 2 — блок разгрузки; 3 — трехветьевой тяговый узел;
4 — блочное направляющее устройство; 5 — тяговый канат;
6 — тяговая лебедка; 7 — нижняя секция стрелы;
8 — промежуточная секция стрелы; 9 — двуногая стойка;
10 — канат подвески стрелы; 11 — устройство балансировки
вылета; 12 — подъемный канат; 13 — подъемная лебедка;
14 — лебедка изменения вылета стрелы; 15 — противовес;
16 — направляющая каната; 17 — блок шкивов;
18 — вращающаяся опора
5.3.3 Расположение лебедки и шкива
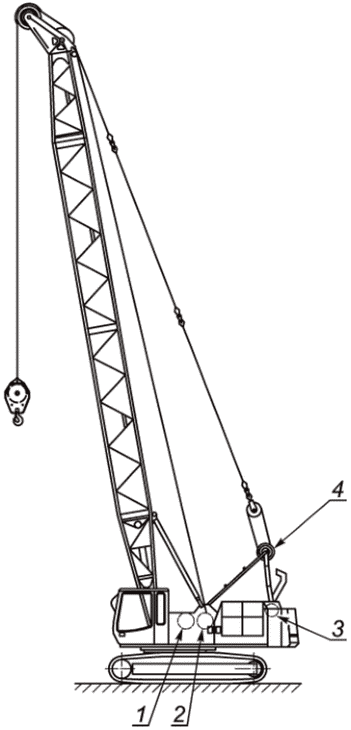
1 — тяговая лебедка 1; 2 — тяговая лебедка 2; 3 — подъемная
лебедка привода стрелы; 4 — блок шкивов двуногой стойки
Рисунок 14 — Расположение лебедки и шкива
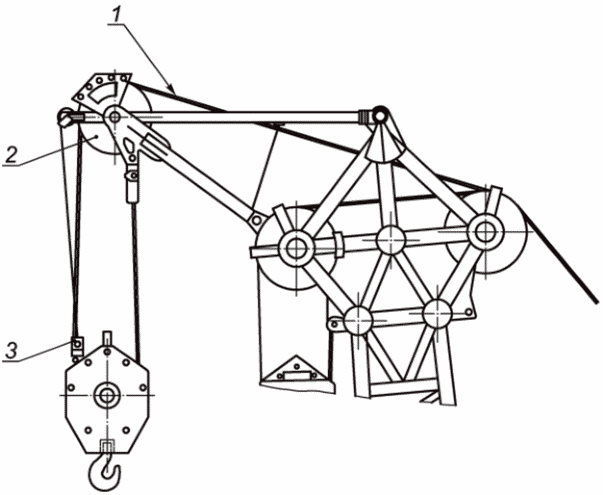
5.3.4 Головка стрелы
См. рисунки 15 - 17.
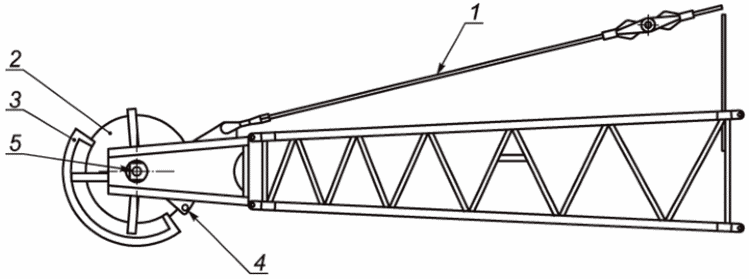
для системы запасовки каната; 5 — ось вращения
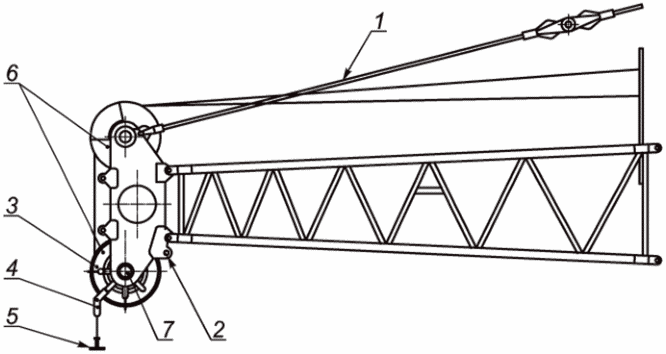
для системы запасовки каната; 3 — защита каната;
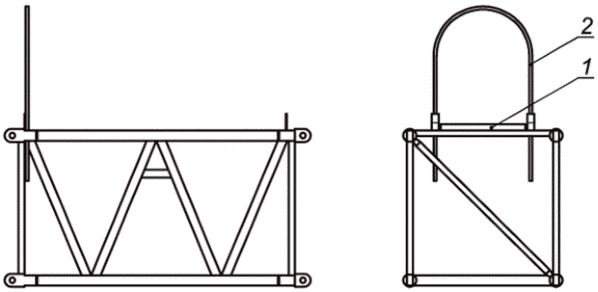
5.3.5 Нижняя секция стрелы
См. рисунки 18 и 19.
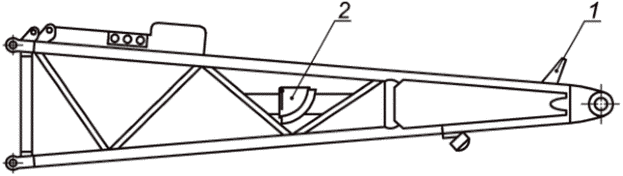
2 — индикатор угла наклона стрелы
5.3.6 Крюк в сборе
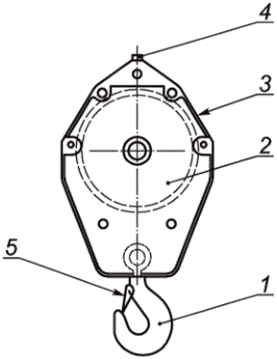
5 — предохранительный замок
5.3.7 Устройство безопасности
5.3.7.1 Устройство ограничения подъема подъемного каната
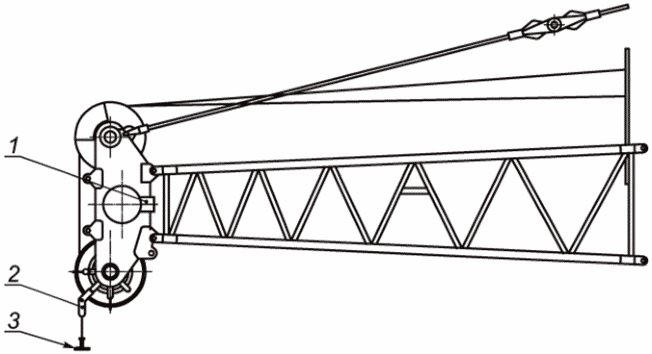
каната; 2 — верхний концевой ограничитель; 3 — шарнир
5.3.7.2 Индикатор угла и ограничительное устройство
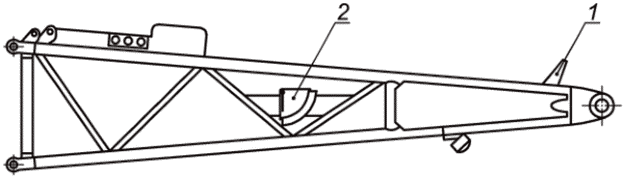
1 — устройство ограничения вылета стрелы;
2 — индикатор угла наклона стрелы
Рисунок 22 — Индикатор угла и устройство
ограничения движения подъема
5.3.7.3 Устройство ограничения грузового момента
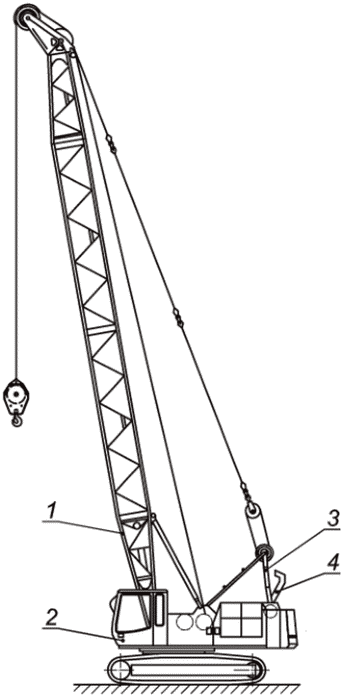
1 — электронный индикатор угла наклона стрелы; 2 — индикация
угла наклона стрелы и грузового момента в процентах;
3 — электронная система ограничения грузового момента;
5.3.7.4 Шасси, аутригеры
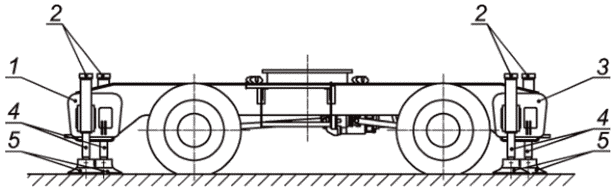
1 — рама переднего аутригера; 2 — телескопический
регулируемый блок; 3 — рама заднего аутригера;
4 — цилиндр аутригера; 5 — опора аутригера
5.3.8 Специальные применения, когда базовая машина используется как шасси
5.3.8.1 Бурильное оборудование
См. рисунки 25 и 26.
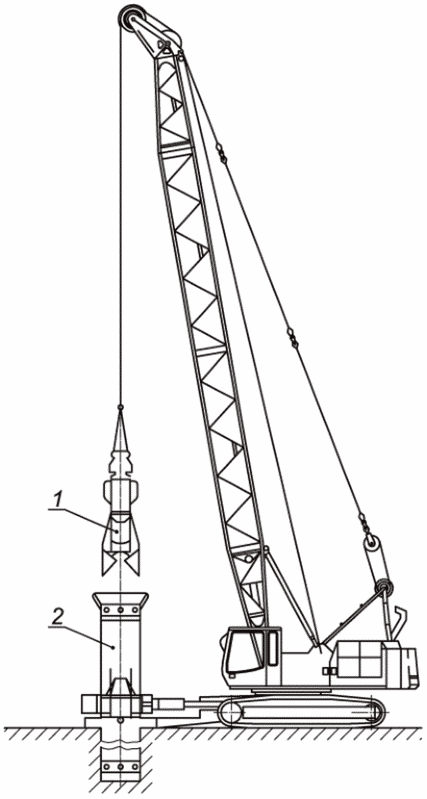
1 — одно- или двухканатный захват; 2 — обсадной вибратор
Рисунок 25 — Обсадной вибратор
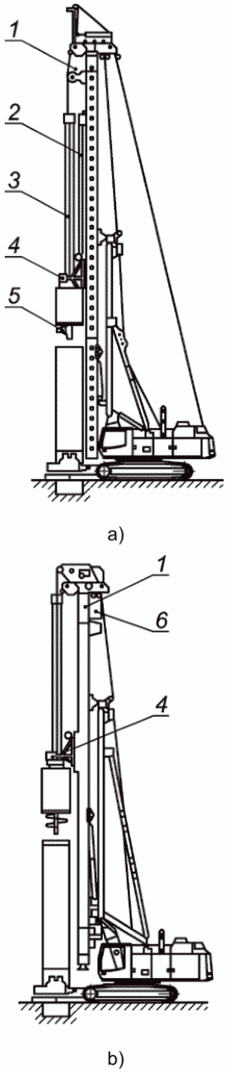
1 — направляющая; 2 — устройство подачи;
3 — ведущая штанга; 4 — бурильный механизм; 5 — бур;
6 — устройство подъема с лебедкой
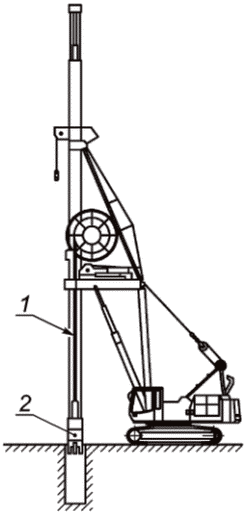
5.3.8.2 Сваезабивное оборудование
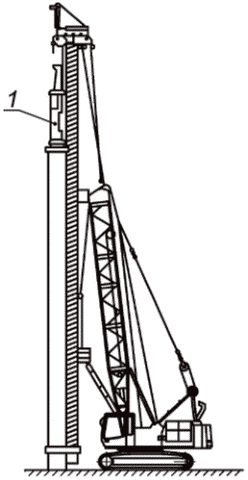
1 — гидравлический или дизельный молот
5.3.8.3 Оборудование для резки стен
См. рисунки 28 - 30.
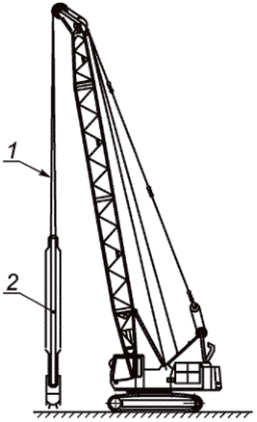
1 — два подъемных каната; 2 — диафрагменный стеновой захват
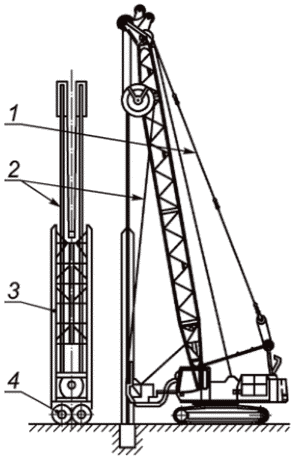
2 — цилиндр подачи; 3 — направляющая рама; 4 — колесо резака
(обязательное)
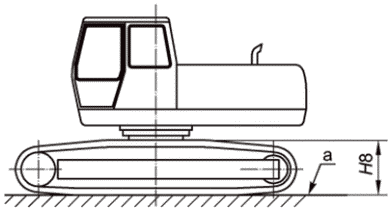
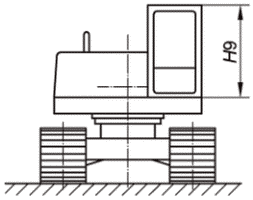
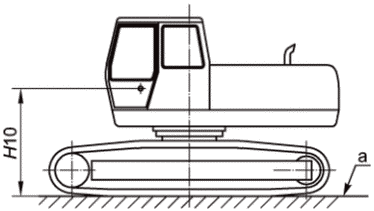
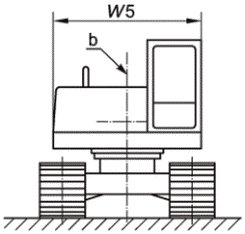
В настоящем приложении приведены определения и условные обозначения размерных характеристик базовой машины для канатных экскаваторов. Пояснения базовых размерных характеристик всех землеройных машин и их определений с использованием трехмерной системы координат и системы условных обозначений для идентификации размерных характеристик базовой машины см. в ISO 6746-1.
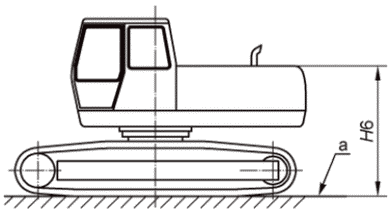
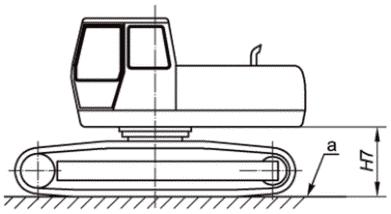
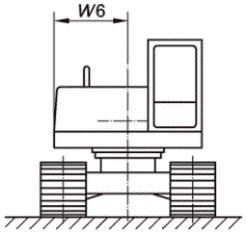
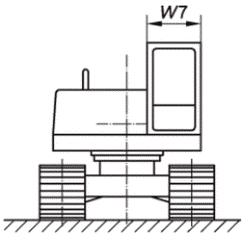
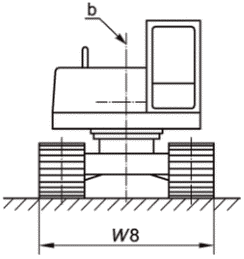
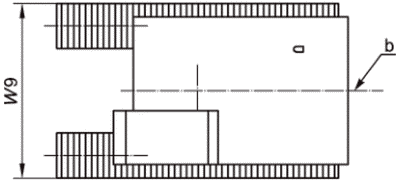
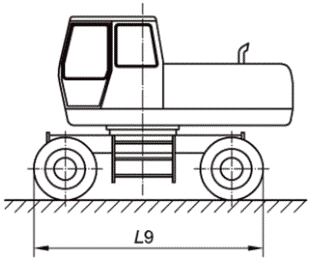
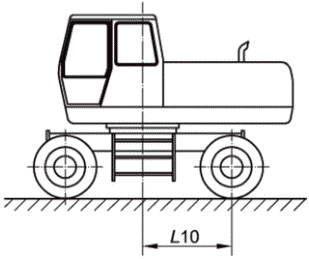
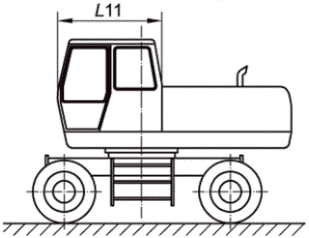
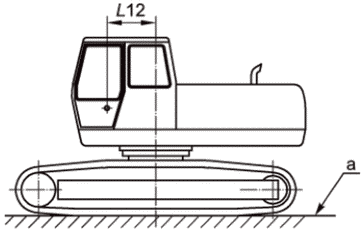
(обязательное)
В настоящем приложении определены размерные характеристики рабочего и сменного оборудования, применяемого с канатными экскаваторами, и установлены их условные обозначения. Пояснения определений с использованием трехмерной системы координат и системы условных обозначений, использованной для идентификации размерных характеристик рабочего и сменного оборудования, см. в ISO 6746-2.
| Условное обозначение | Термин и определение | Рисунок |
| HH1 | высота подъема при применении подъемного оборудования (lifting height of lifting equipment application): Расстояние по координатной оси Z между GRP и осью вращения шкива крюка относительно достижения RR1 и конфигурации стрелы. Примечание — Кривые подъема добавлены в зависимости от угла наклона стрелы и длины стрелы, как показано | 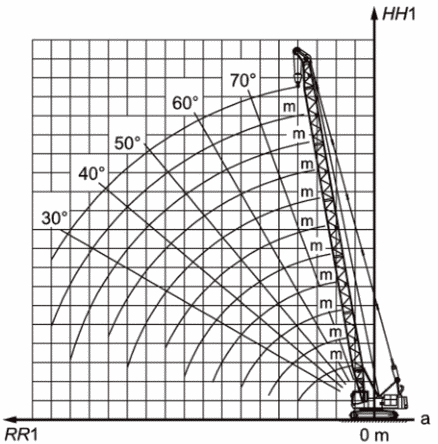 |
| HH2 | высота подъема стрелы при применении драглайна (boom height of dragline equipment): Расстояние по координатной оси Z между GRP и режущей кромкой ковша относительно достижения RR2 и конфигурации стрелы | 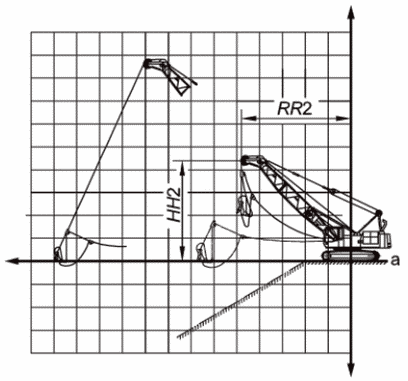 |
| HH3 | максимальная высота выгрузки драглайна (maximum dumping height of dragline equipment): Расстояние по координатной оси Z между GRP и самой низкой точкой драглайна, когда ковш находится в самом высоком положении выгрузки относительно конфигурации стрелы | 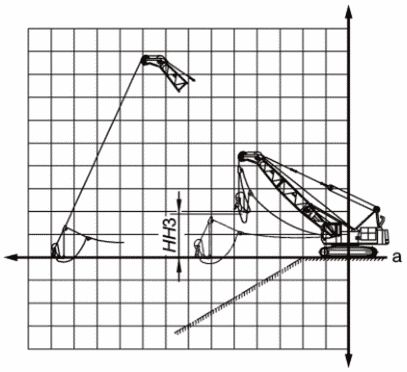 |
| HH4 | максимальная глубина выемки (maximum digging depth of dragline equipment): Расстояние по координатной оси Z между GRP и самой нижней точкой, которая может быть достигнута при работе драглайна относительно конфигурации стрелы | 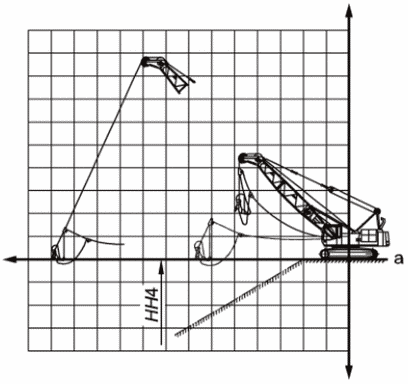 |
| HH5 | высота стрелы при применении захвата (boom height of grab application): Расстояние по координатной оси Z между GRP и шарниром головки стрелы относительно достижения RR4 и конфигурации стрелы. Примечание — Кривые подъема захвата в закрытом положении добавлены относительно конфигурации стрелы | 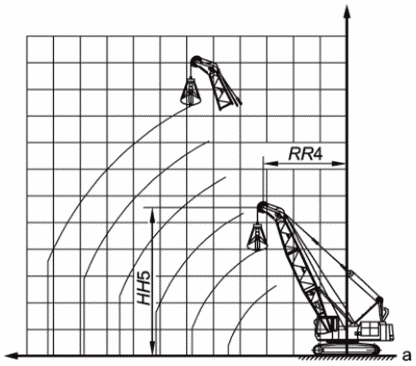 |
| HH6 | максимальная высота выгрузки грейфера при применении захвата (maximum dumping height of clamshell in drab application): Расстояние по координатной оси Z между GRP и самой нижней точкой грейфера в закрытом положении, когда грейфер находится в самом высоком положении выгрузки относительно конфигурации стрелы | 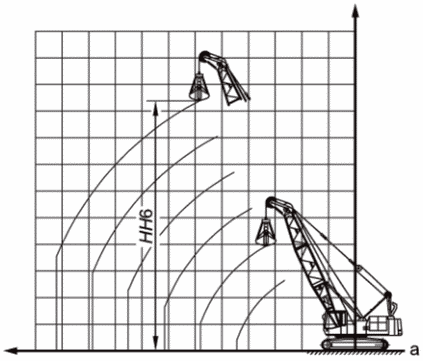 |
| HH7 | максимальная глубина выемки грейфером при применении захвата (maximum digging depth in grab application): Расстояние по координатной оси Z между GRP и режущей кромкой зубьев в самой нижней точке, которая может быть достигнута с открытым грейфером относительно конфигурации стрелы | 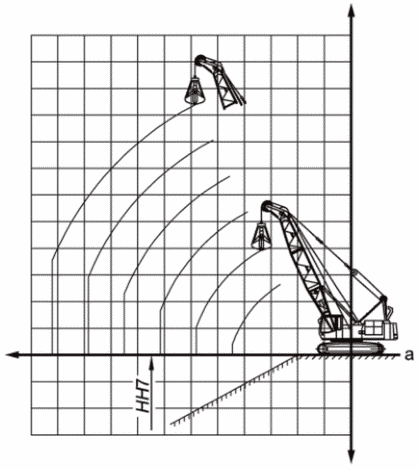 |
| HH8 | высота закрытого грейфера (height of closed clamshell): Расстояние по координатной оси Z между двумя плоскостями Z, проходящими соответственно через шарнир грейфера и самую нижнюю точку захватов в закрытом положении | 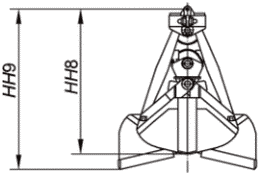 |
| HH9 | высота открытого грейфера (height of open clamshell): Расстояние по координатной оси Z между двумя плоскостями Z, проходящими соответственно через шарнир грейфера и самую нижнюю точку грейфера в открытом положении | |
| HH10 | высота шарнира нижней секции стрелы (pivot height of lower boom section): Расстояние по координатной оси Z между GRP и осью поворота нижней секции стрелы | 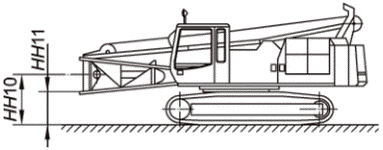 |
| HH11 | расстояние от грунта до нижней секции стрелы в горизонтальном положении (ground clearance of lower boom section in horizontal position): Расстояние по координатной оси Z между GRP и нижней точкой секции стрелы, находящейся в горизонтальном положении | |
| HH12 | транспортная/погрузочная высота с базовым оборудованием (transport/shipping height with basic equipment): Расстояние по координатной оси Z между GRP и самой высокой точкой рабочего оборудования, находящегося в транспортном/погрузочном положении | 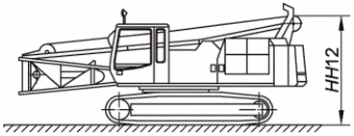 |
| HH13 | габаритная высота головки стрелы в транспортном положении (overall height of boom head in transport position): Расстояние по координатной оси Z между GRP и самой высокой точкой головки стрелы в транспортном положении | 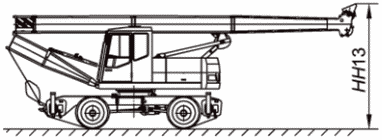 |
| HH14 | габаритная высота в положении перемещения (overall height in travelling condition): Расстояние по координатной оси Z между GRP и самой высокой точкой машины в положении перемещения | 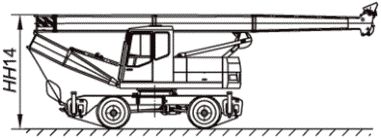 |
| LL1 | габаритная длина в транспортном/погрузочном положении с базовым оборудованием (overall length in transport/shipping condition with basic equipment): Расстояние по координатной оси X между двумя плоскостями X, проходящими через самые выступающие точки в передней и задней частях машины в транспортном/погрузочном положении | 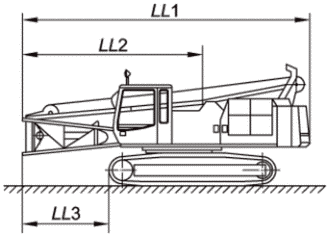 |
| LL2 | вылет нижней секции стрелы от оси вращения (extension of the lower boom section from axis of rotation): Расстояние по координатной оси X между двумя плоскостями X, проходящими через самые выступающие точки спереди и ось вращения в транспортном/отгрузочном состоянии | |
| LL3 | вылет вперед нижней секции стрелы (front-end extension of the lover boom section): Расстояние по координатной оси X между двумя плоскостями X, проходящими через самые удаленные точки спереди нижней секции стрелы и спереди базовой машины в транспортном/погрузочном положении | |
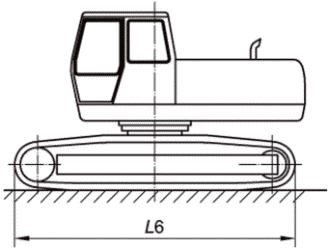
| LL4 | габаритная длина в положении перемещения (overall length in travelling condition): Расстояние по координатной оси X между двумя плоскостями X, проходящими через самые крайние точки спереди и сзади машины в положении перемещения | 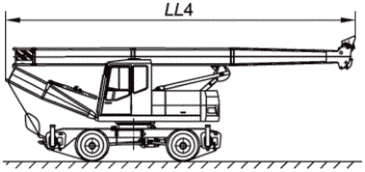 |
| LL5 | расстояние спереди до центра рулевого колеса (front distance to steering wheel centre): Расстояние по координатной оси X между двумя плоскостями X, проходящими соответственно через центр рулевого колеса и самую удаленную вперед точку машины, включая рабочее оборудование в положении перемещения | 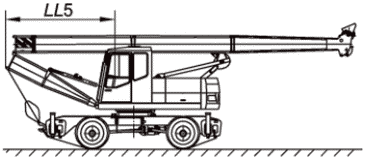 |
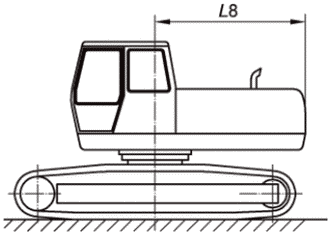
| LL6 | расстояние от края переднего стабилизатора до оси вращения (front-end to axis of rotation): Расстояние по координатной оси X между двумя плоскостями X, проходящими соответственно через край переднего стабилизатора и ось вращения | 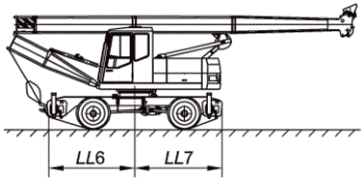 |
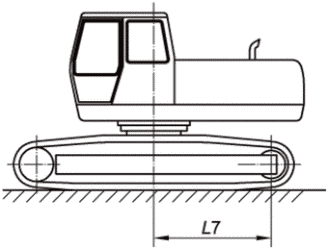
| LL7 | расстояние от края заднего стабилизатора до оси вращения (rear-end to axis of rotation): Расстояние по координатной оси X между двумя плоскостями X, проходящими соответственно через край заднего стабилизатора и ось вращения | |
| LL8 b | вылет переднего стабилизатора относительно оси вращения (front pad centre to axis of rotation): Расстояние по координатной оси X между двумя плоскостями X, проходящими соответственно через ось вращения и осевую линию переднего левого стабилизатора | 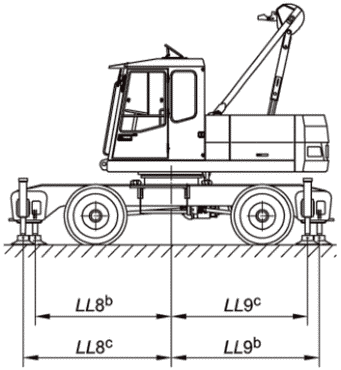 |
| LL8 c | вылет переднего стабилизатора относительно оси вращения (front pad centre to axis of rotation): Расстояние по координатной оси X между двумя плоскостями X, проходящими соответственно через ось вращения и осевую линию переднего правого стабилизатора | |
| LL9 b | вылет заднего стабилизатора относительно оси вращения (rear pad centre to axis of rotation): Расстояние по координатной оси X между двумя плоскостями X, проходящими соответственно через ось вращения и осевую линию заднего правого стабилизатора | |
| LL9 c | вылет заднего стабилизатора относительно оси вращения (rear pad centre to axis of rotation): Расстояние по координатной оси X между двумя плоскостями X, проходящими соответственно через ось вращения и осевую линию заднего левого стабилизатора | |
| RR1 | досягаемость при применении подъемного оборудования (reach of lifting equipment application): Расстояние по координатной оси X (плоскость Z) между осью вращения и осью блока крюка в зависимости от высоты подъема HH1 и конфигурации стрелы | 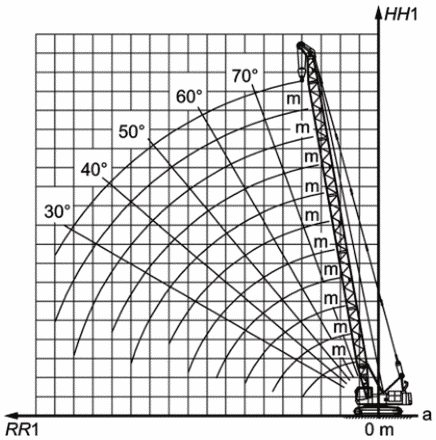 |
| RR2 | досягаемость при применении драглайна (reach of dragline equipment application): Расстояние по координатной оси X (плоскость Z) между осью вращения и канатом драглайна в зависимости от высоты стрелы HH2 и конфигурации стрелы | 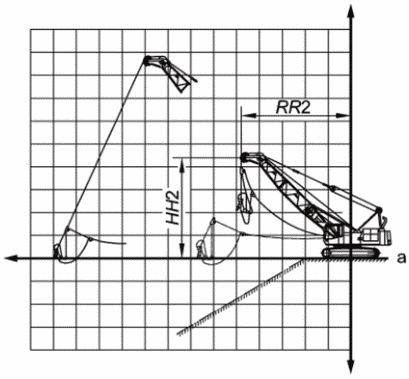 |
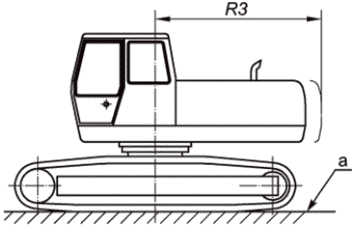
| RR3 | максимальная досягаемость врезания при применении драглайна (maximum digging reach of dragline application): Расстояние по координатной оси X (плоскость Z) между осью вращения и режущей кромкой на GRP в зависимости от конфигурации стрелы | 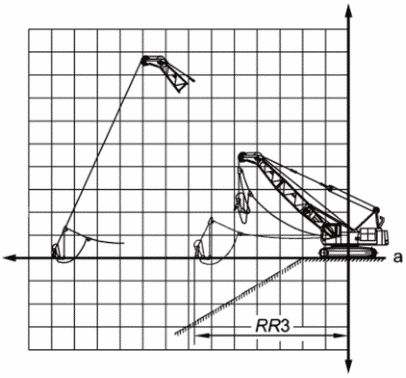 |
| RR4 | досягаемость при применении захвата (reach of grab application): Расстояние по координатной оси X (плоскость Z) между осью вращения и осью поворота нижней части режущей кромки относительно высоты стрелы HH5 и конфигурации стрелы | 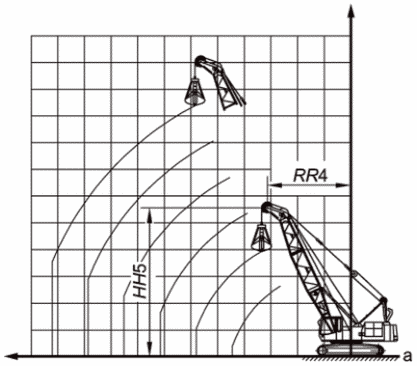 |
| WW1 | длина закрытого захвата (length of closed grab): Расстояние в плоскости Z между самыми выступающими точками закрытого захвата | 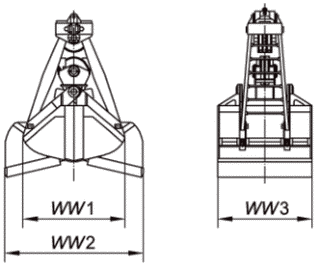 |
| WW2 | длина открытого захвата (length of open grab): Расстояние в плоскости Z между самыми выступающими точками режущих кромок или зубьев закрытого захвата | |
| WW3 | наружная ширина захвата (outside width of grab): Расстояние между наиболее удаленными точками сторон захвата | |
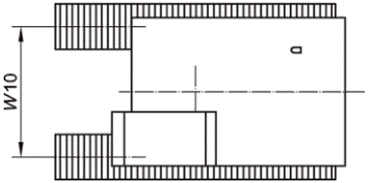
| WW4 | габаритная ширина с шасси в сложенном положении (overall width with undercarriage in retracted position): Расстояние по координатной оси Y между двумя плоскостями Y, проходящими через наиболее удаленные точки шасси в сложенном положении | 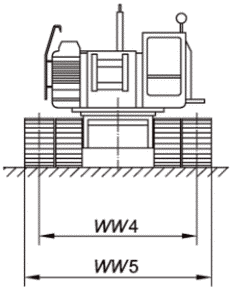 |
| WW5 | габаритная ширина с шасси в расширенном положении (overall width with undercarriage in extended position): Расстояние по координатной оси Y между двумя плоскостями Y, проходящими через наиболее удаленные точки шасси в расширенном положении | |
| WW6 | габаритная ширина по осям опорных площадок стабилизаторов в максимально выдвинутом положении (overall width of stabilizer and supporting plates in max. extended position): Расстояние по координатной оси Y между двумя плоскостями Y, проходящими через осевые линии опорных площадок стабилизаторов | 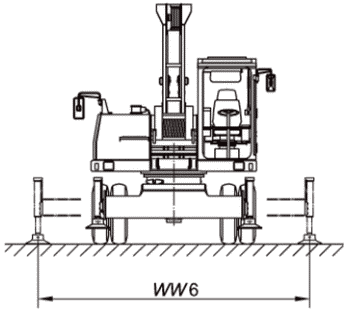 |
| WW7 | габаритная ширина, включая стабилизаторы в положении движения (overall width including stabilizer at road travelling position): Расстояние по координатной оси Y между двумя плоскостями Y, проходящими через наиболее удаленные точки на сторонах машины в положении движения по дороге | 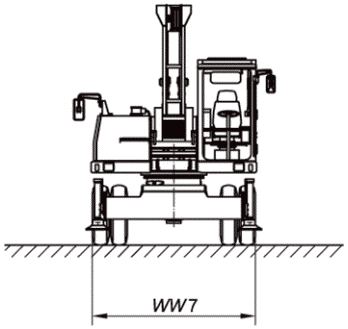 |
| AA1 | угол свеса со стабилизатором (angle of approach with stabilizer): Угол в плоскости X между GRP и плоскостью, касательной к переднему стабилизатору, проходящей через самую нижнюю точку конструкции стабилизатора, которая ограничивает размах угла | 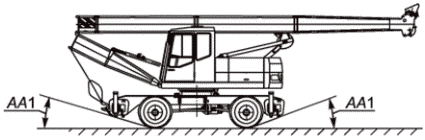 |
| a GRP. b RH (правая сторона). c LH (левая сторона). | ||
| Обозначение ссылочного международного стандарта | Степень соответствия | Обозначение и наименование межгосударственного стандарта |
| ISO 6016 | - | <*> |
| ISO 6746-1:2003 | - | <*> |
| ISO 6746-2:2003 | - | <*> |
| <*> Соответствующий межгосударственный стандарт отсутствует. | ||
| УДК 621.879.328:001.4(083.74)(476) | МКС 53.100 | IDT |
| Ключевые слова: машины землеройные, канатные экскаваторы, базовая машина, рабочее оборудование, сменное оборудование, технические характеристики | ||