ГОСТ ISO 8812-2014. Межгосударственный стандарт. Машины землеройные. Экскаваторы-погрузчики. Термины и определения и технические характеристики для коммерческой документации
(введен в действие Приказом Росстандарта от 26.12.2023 № 1649-ст)
Примечание
Документ включен в Перечень международных и региональных (межгосударственных) стандартов, а в случае их отсутствия — национальных (государственных) стандартов, в результате применения которых на добровольной основе обеспечивается соблюдение требований технического регламента Таможенного союза «О безопасности машин и оборудования» (ТР ТС 010/2011) (Решение Коллегии Евразийской экономической комиссии от 09.03.2021 № 28). Документ введен в действие с 01.01.2025.
Приказом Федерального
агентства по техническому
регулированию и метрологии
от 26 декабря 2023 г. № 1649-ст
ТЕРМИНЫ И ОПРЕДЕЛЕНИЯ И ТЕХНИЧЕСКИЕ ХАРАКТЕРИСТИКИ
ДЛЯ КОММЕРЧЕСКОЙ ДОКУМЕНТАЦИИ
Earth-moving machinery. Backhoe loaders.
Definitions and commercial specifications
1 января 2025 года
Предисловие
Цели, основные принципы и общие правила проведения работ по межгосударственной стандартизации установлены ГОСТ 1.0 «Межгосударственная система стандартизации. Основные положения» и ГОСТ 1.2 «Межгосударственная система стандартизации. Стандарты межгосударственные, правила и рекомендации по межгосударственной стандартизации. Правила разработки, принятия, обновления и отмены»
Сведения о стандарте
1 ПОДГОТОВЛЕН Научно-производственным республиканским унитарным предприятием «Белорусский государственный институт стандартизации и сертификации» (БелГИСС) на основе собственного перевода на русский язык англоязычной версии стандарта, указанного в пункте 5
3 ПРИНЯТ Межгосударственным советом по стандартизации, метрологии и сертификации (протокол от 20 октября 2014 г. № 71-П)
4 Приказом Федерального агентства по техническому регулированию и метрологии от 26 декабря 2023 г. № 1649-ст межгосударственный стандарт ГОСТ ISO 8812-2014 введен в действие в качестве национального стандарта Российской Федерации с 1 января 2025 г.
5 Настоящий стандарт идентичен международному стандарту ISO 8812:1999 «Машины землеройные. Экскаваторы-погрузчики. Определения и технические характеристики для коммерческой документации» («Earth-moving machinery — Backhoe loaders — Definitions and commercial specifications», IDT).
Международный стандарт разработан подкомитетом SC 4 «Классификация и технические характеристики для коммерческой документации» технического комитета по стандартизации ISO/TC 127 «Машины землеройные» Международной организации по стандартизации (ISO).
Сведения о соответствии ссылочных международных стандартов межгосударственным стандартам приведены в дополнительном приложении ДА
Информация о введении в действие (прекращении действия) настоящего стандарта и изменений к нему на территории указанных выше государств публикуется в указателях национальных стандартов, издаваемых в этих государствах, а также в сети Интернет на сайтах соответствующих национальных органов по стандартизации.
В случае пересмотра, изменения или отмены настоящего стандарта соответствующая информация будет опубликована на официальном интернет-сайте Межгосударственного совета по стандартизации, метрологии и сертификации в каталоге «Межгосударственные стандарты»
1 Область применения
Настоящий стандарт устанавливает термины с соответствующими определениями и технические характеристики для коммерческой документации на самоходные гусеничные или колесные экскаваторы-погрузчики и их оборудование.
Настоящий стандарт распространяется на экскаваторы-погрузчики по 3.1 и не распространяется на погрузчики с навесной обратной лопатой по ISO 7131:1997 (пункт 3.3.1).
2 Нормативные ссылки
В настоящем стандарте использованы нормативные ссылки на следующие стандарты [для датированных ссылок применяют только указанное издание ссылочного стандарта, для недатированных — последнее издание (включая все изменения)]:
ISO 3450:2011, Earth-moving machinery — Wheeled or high-speed rubber-tracked machines — Performance requirements and test procedures for brake systems (Машины землеройные. Колесные машины или скоростные машины на резиновых гусеницах. Требования к эффективности и методы испытаний тормозных систем)
ISO 4250-1:2014, Earth-mover tyres and rims — Part 1: Tyre designation and dimensions (Шины и ободья для землеройных машин. Часть 1. Обозначение и размеры шин)
ISO 4250-2:2014, Earth-mover tyres and rims — Part 2: Loads and inflation pressures (Шины и ободья для землеройных машин. Часть 2. Нагрузки и внутреннее давление в шине)
ISO 4250-3:2011, Earth-mover tyres and rims — Part 3: Rims (Шины и ободья для землеройных машин. Часть 3. Ободья)
ISO 5010:2007, Earth-moving machinery — Rubber-tyred machines — Steering requirements (Машины землеройные. Машины на резиновых шинах. Требования к системам рулевого управления)
ISO 6014:1986, Earth-moving machinery — Determination of ground speed (Машины землеройные. Определение скорости движения)
ISO 6015:2006, Earth-moving machinery — Hydraulic excavators and backhoe loaders — Methods of determining tool forces (Машины землеройные. Экскаваторы. Методы измерений усилий на рабочих органах)
ISO 6016:2008, Earth-moving machinery — Methods of measuring the masses of whole machines, their attachments and components (Машины землеройные. Методы измерений масс машин в целом, рабочего оборудования и составных частей)
ISO 6016:1998 <1>, Earth-moving machinery — Methods of measuring the masses of whole machines, their equipment and components (Машины землеройные. Методы измерений масс машин в целом, рабочего оборудования и составных частей)
<1> Действует только для датированной ссылки.
ISO 6165:2012, Earth-moving machinery — Basic types — Identification and terms and definitions (Машины землеройные. Основные типы. Идентификация, термины и определения)
ISO 6746-1:2003, Earth-moving machinery — Definitions of dimensions and codes — Part 1: Base machine (Машины землеройные. Определение и условные обозначения размерных характеристик. Часть 1. Базовая машина)
ISO 6746-2:2003, Earth-moving machinery — Definitions of dimensions and codes — Part 2: Equipment and attachments (Машины землеройные. Определение и условные обозначения размерных характеристик. Часть 2. Оборудование и приспособления)
ISO 7131:2009, Earth-moving machinery — Loaders — Terminology and commercial specifications (Машины землеройные. Погрузчики. Терминология и технические характеристики для коммерческой документации)
ISO 7131:1997 <2>, Earth-moving machinery — Loaders — Terminology and commercial specifications (Машины землеройные. Погрузчики. Терминология и технические характеристики для коммерческой документации)
<2> Действует только для датированной ссылки.
ISO 7135:2009, Earth-moving machinery — Hydraulic excavators — Terminology and commercial specifications (Машины землеройные. Гидравлические экскаваторы. Терминология и технические характеристики для коммерческой документации)
ISO 7451:2007, Earth-moving machinery — Volumetric ratings for hoe-type and grab-type buckets of hydraulic excavators and backhoe loaders (Машины землеройные. Расчет вместимости ковшей типа «обратная лопата» и грейферных ковшей гидравлических экскаваторов и погрузчиков с обратной лопатой)
ISO 7457:1997, Earth-moving machinery — Determination of turning dimensions of wheeled machines (Машины землеройные. Определение параметров поворота колесных машин)
ISO 7546:1983, Earth-moving machinery — Loader and front loading excavator buckets — Volumetric ratings (Машины землеройные. Ковши погрузчиков и погрузочные ковши экскаваторов. Расчет вместимости)
ISO 14397-1:2007, Earth-moving machinery — Loaders and backhoe loaders — Part 1: Calculation of rated operating capacity and test method for verifying calculated tipping load (Машины землеройные. Погрузчики и экскаваторы-погрузчики. Часть 1. Расчет номинальной грузоподъемности и метод испытаний по проверке опрокидывающей нагрузки)
3 Общие термины и определения
В настоящем стандарте применены термины, установленные в ISO 6165, а также следующие термины с соответствующими определениями:
3.1 экскаватор-погрузчик (backhoe loader): Самоходная колесная или гусеничная машина с главной рамой, предназначенной для навески рабочего оборудования спереди и обратной лопаты сзади (обычно с аутригерами); при работе в режиме экскаватора машина неподвижна и обычно копает ниже уровня земли; при работе в режиме погрузчика (использование ковша) загрузка осуществляется при движении машины вперед.
Примечание 1 — Рабочий цикл в режиме экскаватора, как правило, включает в себя следующие операции: копание, подъем, перемещение с поворотом и разгрузку материала. Рабочий цикл в режиме погрузчика включает в себя следующие операции: наполнение, подъем, транспортирование и разгрузку материала.
Примечание 2 — Основные направления движения экскаватора-погрузчика: термины «вправо», «влево», «вперед» и «назад» определяются относительно положения оператора, сидящего по направлению движения, указанному изготовителем.
3.2 базовая машина (base machine): Машина с кабиной или навесом, защитной конструкцией оператора, если они необходимы, без рабочего или сменного оборудования, но с элементами крепления для установки такого оборудования.
Примечание - В целях настоящего стандарта базовая машина экскаватора-погрузчика включает в себя рабочее и сменное оборудование.
3.3 рабочее оборудование (equipment): Комплект составных частей, монтируемых на базовую машину для обеспечения выполнения сменным оборудованием ее основной функции в соответствии с назначением.
3.4 рабочее оборудование по выбору (optional equipment): Рабочее оборудование по выбору потребителя, устанавливаемое на базовую машину, для увеличения, например, производительности, переналаживаемости или обеспечения удобства и безопасности.
3.5 сменное оборудование (рабочий орган) (attachment (tool): Сборочные узлы, которые могут быть установлены на базовую машину или рабочее оборудование для специального применения.
3.6 составная часть (component): Часть или узел, составляющие базовую машину, рабочее или сменное оборудование.
4 Базовая машина
4.1 Типы экскаваторов-погрузчиков
4.1.1 Экскаватор-погрузчик с боковым перемещением стрелы обратной лопаты
См. рисунок 1.
4.1.2 Экскаватор-погрузчик с центральным поворотом стрелы обратной лопаты
См. рисунок 2.
4.1.3 Система привода и рулевого управления
4.1.3.1 С жесткой рамой, управляемыми передними колесами и с приводом на задние колеса
См. рисунок 3.
4.1.3.2 С жесткой рамой, управляемыми передними/всеми колесами и с приводом на все колеса
См. рисунок 4.
4.1.3.3 С шарнирно-сочлененной рамой и приводом на задние колеса
См. рисунок 5.
4.1.3.4 С шарнирно-сочлененной рамой и приводом на все колеса
См. рисунок 6.
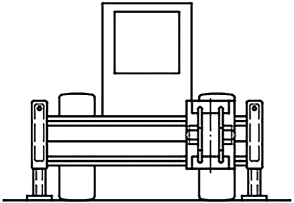
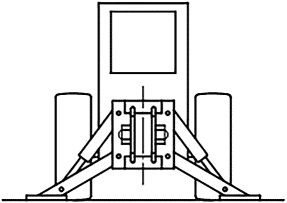
Рисунок 2 — Экскаватор-погрузчик с центральным поворотом перемещением стрелы обратной лопаты
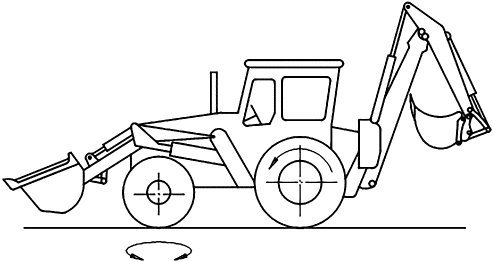
передними колесами и с приводом на задние колеса
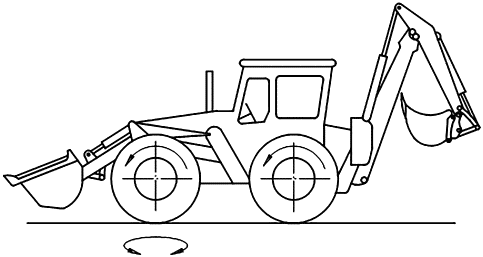
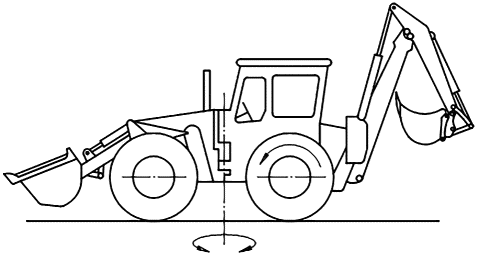
Рисунок 5 — С шарнирно-сочлененной рамой и приводом на задние колеса
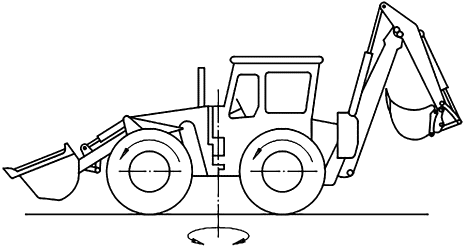
и приводом на все колеса
4.2 Размерные характеристики
Определение размерных характеристик см. в ISO 6746-1.
Определение размерных характеристик, касающихся только экскаваторов-погрузчиков, см. в приложении A.
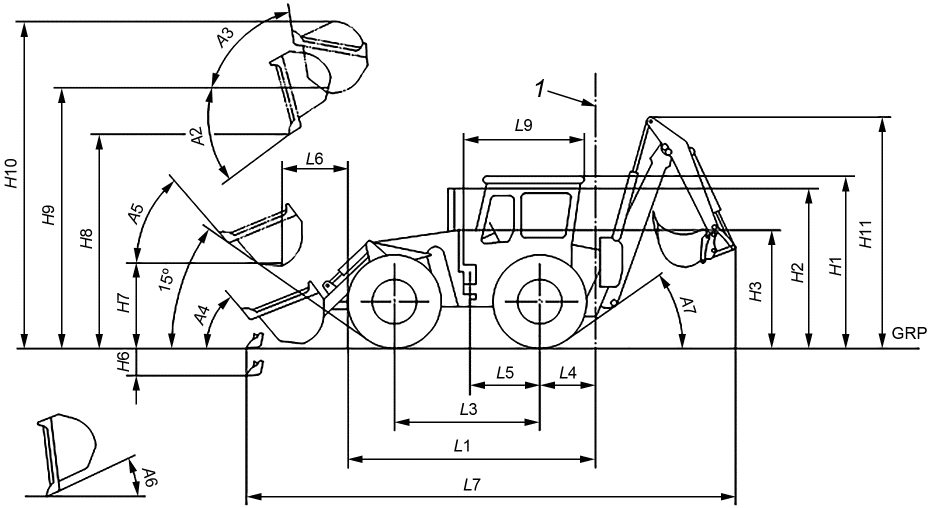
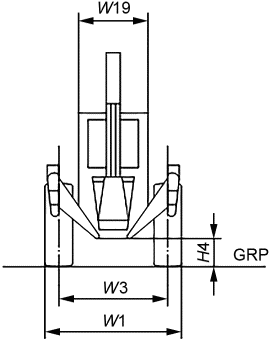
Рисунок 7 b) — Обратная лопата с центральным поворотом стрелы
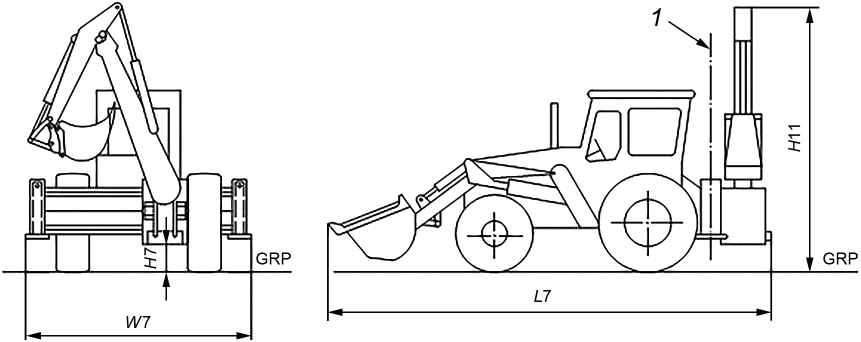
Рисунок 7 c) — Обратная лопата с боковым перемещением стрелы
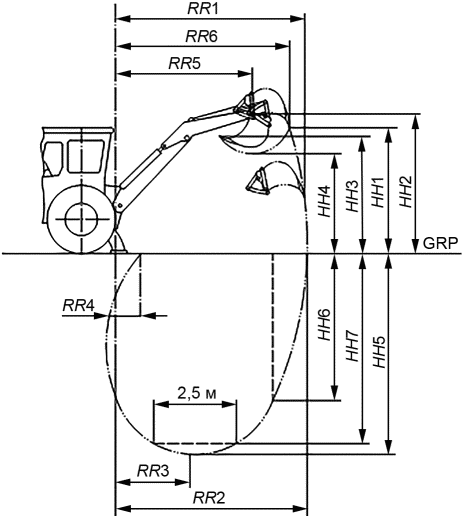
4.2.1 Рабочие положения обратной лопаты
Размерные характеристики, указанные на рисунках 9, 10 и 11, определяют с выносными опорами, опирающимися поверхностью подушки на грунт, и со всеми шинами, касающимися грунта при рекомендуемом давлении воздуха в них.
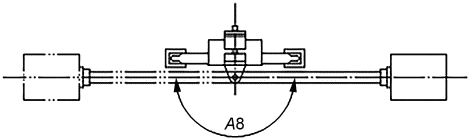
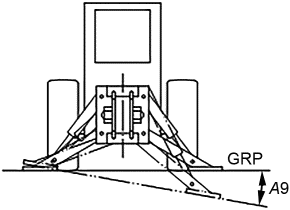
Рисунок 10 — Угол выравнивания
4.2.2 Рабочее положение выносных опор
4.2.2.1 Общая длина
Выносные опоры опущены и показаны в своих рабочих положениях (см. рисунки 11 и 12).
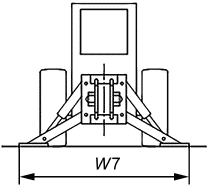
Рисунок 11 — Обратная лопата с центральным поворотом стрелы
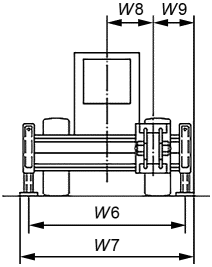
Рисунок 12 — Обратная лопата с боковым перемещением стрелы
4.2.3 Размерные характеристики при маневрировании
См. рисунки 13 и 14.
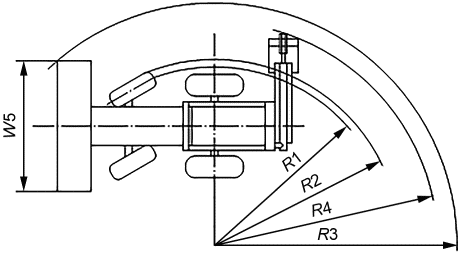
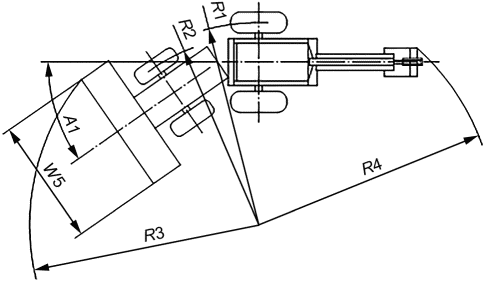
Рисунок 14 — Размерные характеристики при маневрировании
(с шарнирно-сочлененной рамой)
Примечание - Ковш в положении транспортировки и обратная лопата в транспортном положении.
4.3 Массы
4.3.1 эксплуатационная масса (operating mass): Масса базовой машины с рабочим оборудованием и порожним сменным оборудованием, указанным изготовителем, оператором (75 кг), с полной заправкой топливного бака и заправкой емкостей всех гидросистем до уровней, указанных изготовителем.
[ISO 6016:1998, терминологическая статья 3.2.1]
4.3.2 отгрузочная масса (shipping mass): Масса без оператора базовой машины с 10%-ной заправкой топливного бака, заправкой всех гидросистем до уровней, указанных изготовителем, и либо с рабочим оборудованием, с кабиной, навесом, устройствами ROPS <1> и/или FOPS <2>, колесами и противовесами, предусмотренными изготовителем, либо без них.
<1> ROPS — устройство защиты при опрокидывании.
Примечание - При необходимости разборки машины для ее транспортирования массы этих снятых составных частей рекомендуется указывать изготовителем.
4.3.3 масса кабины, навеса, устройства ROPS и/или FOPS (cab, canopy, ROPS and/or FOPS): Масса кабины, навеса, устройства ROPS и FOPS со всеми их составными частями и элементами крепления к базовой машине.
4.4 Наименования составных частей (см. номера позиций на схемах)
4.4.1 Наименования составных частей, относящихся только к погрузчику, приведены в ISO 7131.
4.4.2 Наименования рабочего оборудования обратной лопаты см. на рисунках 15, 16 и 17 и в ISO 7135.
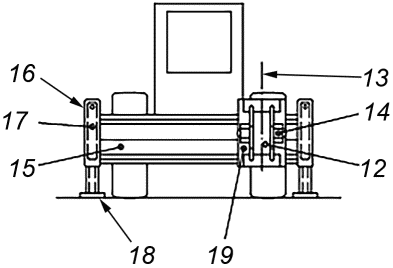
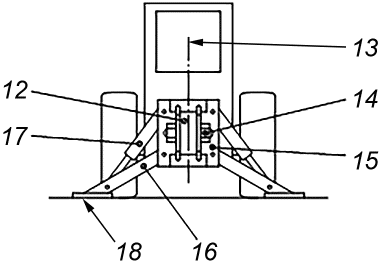
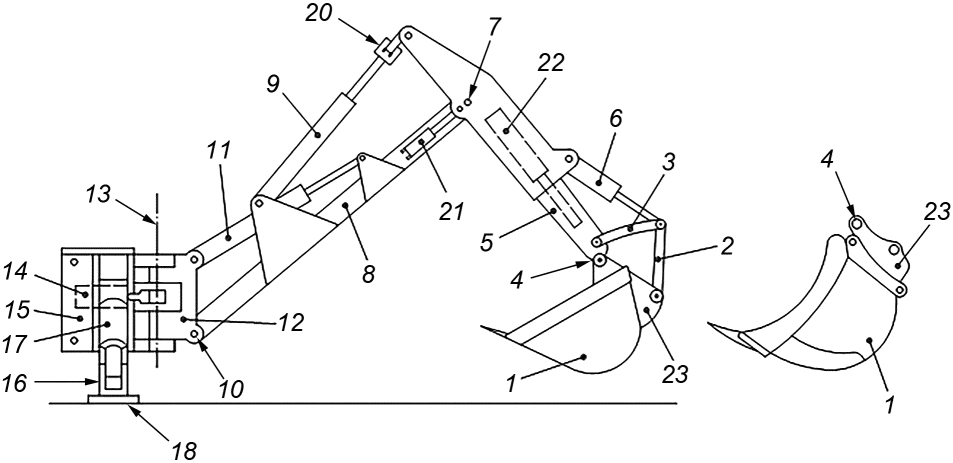
4 — ось шарнира ковша; 5 — рукоять (выдвижная); 6 — цилиндр ковша; 7 — ось рукояти; 8 — стрела; 9 — цилиндр рычага; 10 — ось шарнира стрелы; 11 — цилиндр стрелы; 12 — 19 — см. рисунки 15 и 16; 20 — соединительное звено;
21 — цилиндр бокового отклонения; 22 — цилиндр выдвижения
рукояти; 23 — кронштейн рабочего органа
и выдвижной рукоятью
5 Наименования сменного оборудования (рабочего органа)
5.1 Ковш погрузчика
5.2 Ковш экскаватора
6 Термины и определения по рабочим характеристикам
6.1 Общие термины
6.1.1 полезная мощность (двигателя) по ISO (ISO net power (engine)):
6.1.2 максимальные скорости движения (maximum travel speeds):
6.1.3 эффективность торможения (braking performance):
6.1.4 эффективность рулевого управления (steering capability):
6.1.5 радиус поворота (turning radius):
6.2 Работа в режиме погрузчика
6.2.2 вырывное усилие (breakout force):
6.2.3 опрокидывающая нагрузка (tipping load):
6.2.4 опрокидывающая нагрузка на заданной высоте (tipping load at specified height):
6.2.6 время опускания (lowering time):
6.3 Работа в режиме экскаватора
6.3.1 максимальное усилие на рабочем органе обратной лопаты, развиваемое гидроцилиндром (гидроцилиндрами) ковша (maximum hoe tool force using bucket cylinder(s)):
6.3.2 максимальное усилие на рабочем органе обратной лопаты, развиваемое гидроцилиндром (гидроцилиндрами) рукояти (maximum hoe tool force using arm cylinder(s))
7 Технические характеристики в единицах Международной системы единиц (СИ) для коммерческой документации (рекомендации по применению)
7.1 Двигатель (необходимо указать характеристики)
С воспламенением от сжатия или с искровым зажиганием
Тактность (двух- или четырехтактный)
С естественным всасыванием, механическим наддувом или турбонаддувом
Система охлаждения (воздушная или жидкостная)
    Полезная мощность на маховике..........       при .... об./мин
    Максимальный крутящий момент...........       при .... об./мин (если применимо)
    Тип стартера: электрический............       пневматический .... другого типа
Напряжение в системе электрооборудования.... В
7.2 Трансмиссия (необходимо указать тип)
С ручным переключением передач и сцеплением на маховике
С ручным переключением передач и гидротрансформатором
С переключением передач под нагрузкой и гидротрансформатором
Число передач (переднего и заднего хода)
Скорость движения (вперед, назад)
7.3 Ведущий мост (мосты) (необходимо указать тип)
Жестко закрепленный или балансирный
Конечная передача (планетарная в колесной ступице или в корпусе дифференциала)
7.4 Рулевое управление (необходимо указать тип; см. ISO 5010)
С задними управляемыми колесами
Со всеми управляемыми колесами
Ручное управление, гидростатическое (с усилителем, с объемным гидроприводом)
7.4.1 Эксплуатационные характеристики
Диаметр поворота влево и вправо (см. ISO 7457)
Угол складывания шарнирно-сочлененной рамы
Габаритный диаметр поворота машины
7.5 Тормоза (необходимо указать тип)
7.5.1 Рабочий тормоз
Тип (барабанный, дисковый, мокрый или сухой)
Система привода (полностью пневматическая, полностью гидравлическая, пневмогидравлическая, механическая и др.)
7.5.2 Стояночный тормоз
7.5.3 Резервный тормоз
7.5.4 Эффективность торможения (необходимо указать)
7.6 Шины и ободья (см. ISO 4250-1, ISO 4250-2 и ISO 4250-3)
7.7 Гидравлическая система
Цилиндры (количество, тип и размеры):
Подача насоса при заданном давлении и при номинальной частоте вращения двигателя
Давления открытия главного предохранительного клапана
7.8 Заправочные емкости систем
7.9 Массы
7.9.1 Эксплуатационная масса
7.9.2 Отгрузочная масса
7.10 Система фильтрации (тип)
Рулевого управления и тормозной системы
7.11 Характеристики, на которые может повлиять выбор ковша (машина оборудована нестандартными шинами)
См. ISO 7131:1997 (подраздел 7.8).
БАЗОВАЯ МАШИНА. РАЗМЕРНЫЕ ХАРАКТЕРИСТИКИ. УСЛОВНЫЕ ОБОЗНАЧЕНИЯ, ТЕРМИНЫ И ОПРЕДЕЛЕНИЯ
См. таблицы A.1 и A.2.
Размерные характеристики погрузчика и экскаватора см. в ISO 7131 и ISO 7135 соответственно.
| Условное обозначение | Термин | Определение | Рисунок |
|---|---|---|---|
| A7 | Угол заднего свеса | Максимальный угол между опорной плоскостью отсчета GRP <1> и плоскостью, касательной к задним шинам или гусеницам машины и проходящей через самую нижнюю точку конструкции или составной части позади шин или гусениц, которые ограничивают величину угла | 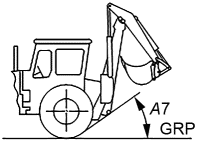 |
| A8 | Угол поворота обратной лопаты | Максимальный угол непрерывного вращения в плоскости Z, описанной стрелой обратной лопаты при ее движении вокруг оси поворота обратной лопаты | 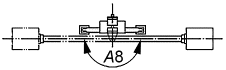 |
| A9 | Угол выравнивания | Максимальный боковой наклон в градусах, при котором обратная лопата может вскопать вертикальную траншею за счет регулировки выносных опор | 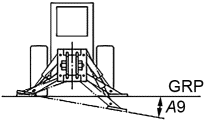 |
| H11 | Транспортная высота | Расстояние по координате Z между плоскостью GRP и самой высшей точкой обратной лопаты, установленной в транспортное положение | 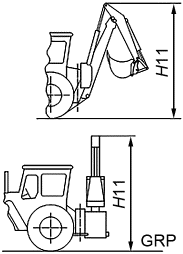 |
| L7 | Габаритная длина в транспортном положении | Расстояние по координате X между двумя плоскостями X, проходящими через самые удаленные точки передней и задней частей машины с рабочим/сменным оборудованием, установленным в транспортное положение | 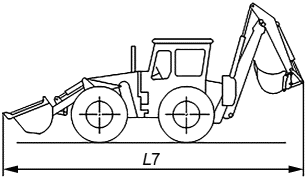 |
| R3 | Минимальный радиус поворота с ковшом в транспортном положении | Расстояние по координате Z от центра поворота до наиболее удаленной точки боковой поверхности ковша при выполнении машиной самого меньшего практически возможного поворота | 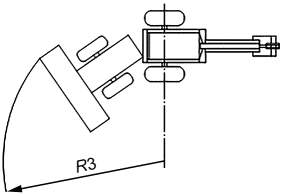 |
| R4 | Радиус поворота обратной лопаты | Расстояние по координате Z от центра поворота до наиболее удаленной точки обратной лопаты при выполнении машиной самого меньшего практически возможного поворота | 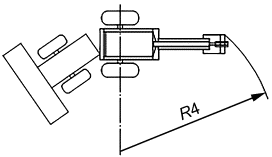 |
| W5 | Ширина ковша | Расстояние по координате Y между двумя плоскостями Y, проходящими через наиболее удаленные точки боковых поверхностей ковша | 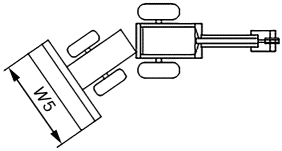 |
| W6 | Размах выносных опор | Расстояние по координате Y между двумя плоскостями Y, проходящими через центры опорных площадок выносных опор, когда они установлены в показанном положении | 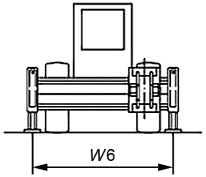 |
| W7 | Габаритная ширина выносных опор | Расстояние по координате Y между двумя плоскостями Y, проходящими через наиболее удаленные точки выносных опор (в опущенном положении) с обеих сторон | 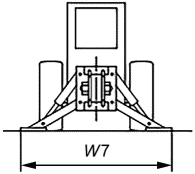 |
| W8 | Максимальное боковое перемещение скользящей рамы | Расстояние по координате Y между двумя плоскостями Y, проходящими через осевую линию машины и осевую линию поворота при максимальном смещенном положении | 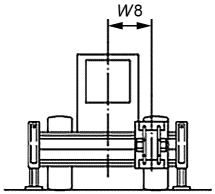 |
| W9 | Расстояние от стенки | Расстояние по координате Y между двумя плоскостями Y, проходящими через центр поворота при полностью смещенном положении и внешнюю точку обратной лопаты или машины | 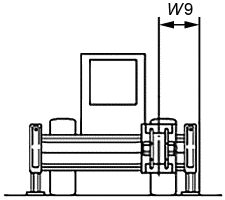 |
<1> Определения терминов плоскость GRP и координаты X, Y и Z установлены в ISO 6746-1.
| Условное обозначение | Термин | Ссылка |
|---|---|---|
| A1 | Угол складывания | См. ISO 6746-1 |
| A2 | Угол разгрузки | См. ISO 7131 |
| A3 | Максимальный угол запрокидывания полностью поднятого ковша | См. ISO 7131 |
| A4 | Максимальный угол запрокидывания ковша на уровне стоянки | См. ISO 7131 |
| A5 | Максимальный угол запрокидывания ковша в транспортном положении | См. ISO 7131 |
| A6 | Максимальный угол копания | См. ISO 7131 |
| A7 | Угол заднего свеса | См. таблицу A.1 |
| A8 | Угол поворота обратной лопаты | См. таблицу A.1 |
| A9 | Угол выравнивания | См. таблицу A.1 |
| H1 | Максимальная габаритная высота | См. ISO 6746-1 |
| H2 | Максимальная высота (без кабины или ROPS) | См. ISO 6746-1 |
| H3 | Отгрузочная высота | См. ISO 6746-1 |
| H4 | Дорожный просвет | См. ISO 6746-1 |
| H6 | Глубина копания | См. ISO 7131 |
| H7 | Высота подъема в транспортном положении | См. ISO 7131 |
| H8 | Высота разгрузки | См. ISO 7131 |
| H9 | Высота шарнира максимально поднятого ковша | См. ISO 7131 |
| H10 | Габаритная рабочая высота с максимально поднятым ковшом | См. ISO 7131 |
| H11 | Транспортная высота | См. таблицу A.1 |
| HH1 | Максимальная высота режущей кромки (HH20) | См. ISO 7135 (приложение B) |
| HH2 | Максимальная высота шарнира ковша (HH21) | См. ISO 7135 (приложение B) |
| HH3 | Максимальная высота ковша в груженом состоянии (HH22) | См. ISO 7135 (приложение B) |
| HH4 | Максимальная высота разгрузки (HH23) | См. ISO 7135 (приложение B) |
| HH5 | Максимальная глубина копания (HH24) | См. ISO 7135 (приложение B) |
| HH6 | Максимальная глубина копания по вертикали (HH25) | См. ISO 7135 (приложение B) |
| HH7 | Максимальная глубина копания при длине горизонтальной площадки 2,5 м (HH26) | См. ISO 7135 (приложение B) |
| L1 | Максимальная длина | См. ISO 6746-1 |
| L3 | База колесной машины | См. ISO 6746-1 |
| L4 | Задний свес | См. ISO 6746-1 |
| L5 | Расстояние от заднего моста до шарнира сочлененной рамы | См. ISO 6746-1 |
| L7 | Габаритная длина | См. таблицу A.1 |
| L9 | Габаритная длина кабины (L19) | См. ISO 7135 |
| R1 | Радиус поворота | См. ISO 6746-1 |
| R2 | Габаритный радиус машины | См. ISO 6746-1 |
| R3 | Минимальный радиус поворота с ковшом в транспортном положении | См. таблицу A.1 |
| R4 | Радиус поворота обратной лопаты | См. таблицу A.1 |
| RR1 | Максимальный вылет | См. ISO 7135 |
| RR2 | Максимальный вылет на опорной плоскости отсчета (GRP) | См. ISO 7135 |
| RR3 | Вылет при максимальной глубине копания | См. ISO 7135 |
| RR4 | Минимальный вылет на GRP | См. ISO 7135 |
| W1 | Максимальная ширина | См. ISO 6746-1 |
| W3 | Колея (колесного погрузчика) | См. ISO 6746-1 |
| W5 | Ширина ковша | См. таблицу A.1 |
| W6 | Размах выносных опор | См. таблицу A.1 |
| W7 | Габаритная ширина выносных опор | См. таблицу A.1 |
| W8 | Максимальное боковое перемещение скользящей рамы | См. таблицу A.1 |
| W9 | Расстояние от стенки | См. таблицу A.1 |
| W19 | Габаритная ширина кабины | См. ISO 7135 |
(справочное)
СВЕДЕНИЯ О СООТВЕТСТВИИ ССЫЛОЧНЫХ МЕЖДУНАРОДНЫХ СТАНДАРТОВ
МЕЖГОСУДАРСТВЕННЫМ СТАНДАРТАМ
| Обозначение международного стандарта | Степень соответствия | Обозначение и наименование межгосударственного стандарта |
| ISO 3450:2011 | - | <*> |
| ISO 4250-1:2014 | - | <*> |
| ISO 4250-2:2014 | - | <*> |
| ISO 4250-3:2011 | - | <*> |
| ISO 5010:2007 | IDT | ГОСТ ISO 5010-2011 «Машины землеройные. Системы рулевого управления колесных машин» |
| ISO 6014:1986 | MOD | ГОСТ 27927-88 (ИСО 6014-86) «Машины землеройные. Определение скорости движения» |
| ISO 6015:2006 | - | <*> |
| ISO 6016:2008 | - | <*> |
| ISO 6016:1998 | - | <*> |
| ISO 6165:2012 | - | <*> |
| ISO 6746-1:2003 | - | <*> |
| ISO 6746-2:2003 | - | <*> |
| ISO 7131:2009 | - | <*> |
| ISO 7135:2009 | - | <*> |
| ISO 7451:2007 | - | <*> |
| ISO 7457:1997 | IDT | ГОСТ ISO 7457-2017 «Машины землеройные. Определение размеров поворота колесных машин» |
| ISO 7546:1983 | MOD | ГОСТ 29290-92* (ИСО 7546-83) «Машины землеройные. Ковши погрузчиков и погрузочные ковши экскаваторов. Расчет вместимости» |
| ISO 14397-1:2007 | - | <*> |
| <*> Соответствующий межгосударственный стандарт отсутствует. Примечание — В настоящей таблице использовано следующее условное обозначение степени соответствия стандартов: - IDT — идентичные стандарты; - MOD — модифицированные стандарты. | ||
| УДК 621.879.017:001.4(083.74)(476) | МКС 01.040.53; 53.100 | IDT |
| Ключевые слова: машины землеройные, экскаваторы-погрузчики, технические характеристики, коммерческая документация, термины, определения | ||