ГОСТ ISO 7135-2014. Межгосударственный стандарт. Машины землеройные. Гидравлические экскаваторы. Термины, определения и технические характеристики для коммерческой документации
(введен в действие Приказом Росстандарта от 26.01.2024 № 80-ст)
Примечание
Документ включен в Перечень международных и региональных (межгосударственных) стандартов, а в случае их отсутствия — национальных (государственных) стандартов, в результате применения которых на добровольной основе обеспечивается соблюдение требований технического регламента Таможенного союза «О безопасности машин и оборудования» (ТР ТС 010/2011) (Решение Коллегии Евразийской экономической комиссии от 09.03.2021 № 28). Документ введен в действие с 01.01.2025.
от 26 января 2024 г. № 80-ст
ТЕРМИНЫ, ОПРЕДЕЛЕНИЯ И ТЕХНИЧЕСКИЕ ХАРАКТЕРИСТИКИ
ДЛЯ КОММЕРЧЕСКОЙ ДОКУМЕНТАЦИИ
Earth-moving machinery. Hydraulic excavators.
Terminology and commercial specifications
53.100
1 января 2025 года
Цели, основные принципы и общие правила проведения работ по межгосударственной стандартизации установлены ГОСТ 1.0 «Межгосударственная система стандартизации. Основные положения» и ГОСТ 1.2 «Межгосударственная система стандартизации. Стандарты межгосударственные, правила и рекомендации по межгосударственной стандартизации. Правила разработки, принятия, обновления и отмены»
1 ПОДГОТОВЛЕН Научно-производственным республиканским унитарным предприятием «Белорусский государственный институт стандартизации и сертификации» (БелГИСС) на основе собственного перевода на русский язык англоязычной версии стандарта, указанного в пункте 5
2 ВНЕСЕН Государственным комитетом по стандартизации Республики Беларусь
3 ПРИНЯТ Межгосударственным советом по стандартизации, метрологии и сертификации по переписке (протокол от 14 ноября 2014 г. № 72-П)
4 Приказом Федерального агентства по техническому регулированию и метрологии от 26 января 2024 г. № 80-ст межгосударственный стандарт ГОСТ ISO 7135-2014 введен в действие в качестве национального стандарта Российской Федерации с 1 января 2025 г.
5 Настоящий стандарт идентичен международному стандарту ISO 7135:2009 «Машины землеройные. Гидравлические экскаваторы. Терминология и технические характеристики для коммерческой документации» («Earth-moving machinery — Hydraulic excavators — Terminology and commercial specifications», IDT).
Международный стандарт разработан подкомитетом SC 4 «Терминология, коммерческая номенклатура, классификация и оценка» технического комитета по стандартизации ISO/TC 127 «Землеройные машины» Международной организации по стандартизации (ISO).
Сведения о соответствии ссылочных международных стандартов межгосударственным стандартам приведены в дополнительном приложении ДА
Информация о введении в действие (прекращении действия) настоящего стандарта и изменений к нему на территории указанных выше государств публикуется в указателях национальных стандартов, издаваемых в этих государствах, а также в сети Интернет на сайтах соответствующих национальных органов по стандартизации.
В случае пересмотра, изменения или отмены настоящего стандарта соответствующая информация будет опубликована на официальном интернет-сайте Межгосударственного совета по стандартизации, метрологии и сертификации в каталоге «Межгосударственные стандарты»
Настоящий стандарт устанавливает термины, определения и содержание технических характеристик для коммерческой документации самоходных гусеничных, колесных гидравлических экскаваторов, а также рабочее и сменное оборудование.
Настоящий стандарт применяется для общих составных частей и не рассматривает термины или технические характеристики для коммерческой документации на шагающие экскаваторы.
В настоящем стандарте использованы нормативные ссылки на следующие стандарты [для датированных ссылок применяют только указанное издание ссылочного стандарта, для недатированных — последнее издание (включая все изменения)]:
ISO 3450:2011 <*> Earth-moving machinery — Braking systems of rubber-tyred machines — Systems and performance requirements and test procedures (Машины землеройные. Колесные машины или скоростные машины на резиновых гусеницах. Требования к эффективности и методы испытаний тормозных систем)
<*> На территории Российской Федерации действует ГОСТ Р ИСО 3450-99 «Машины землеройные. Тормозные системы колесных машин. Требования к эффективности и методы испытаний».
ISO 5010:2007 Earth-moving machinery — Rubber-tyred machines — Steering requirements (Машины землеройные. Машины на резиновых шинах. Требования к системам рулевого управления)
ISO 6014:1986 Earth-moving machinery — Determination of ground speed (Машины землеройные. Определение скорости движения)
ISO 6015:2006 <**> Earth-moving machinery — Hydraulic excavators and backhoe loaders — Methods of determining tool forces (Машины землеройные. Экскаваторы. Методы измерения усилий на рабочих органах)
<> На территории Российской Федерации действует ГОСТ Р ИСО 6015-2010 «Машины землеройные. Гидравлические экскаваторы и экскаваторы-погрузчики. Методы измерения усилий на рабочих органах».**
ISO 6165:2006 <***> Earth-moving machinery — Basic types — Identification and terms and definitions (Машины землеройные. Основные типы. Идентификация, термины и определения)
<> На территории Российской Федерации действует ГОСТ Р ИСО 6165-2010 «Машины землеройные. Классификация. Термины и определения».*
ISO 6746-1:2003 Earth-moving machinery — Definitions of dimensions and codes — Part 1: Base machine (Машины землеройные. Определение и условные обозначения размерных характеристик. Часть 1. Базовая машина)
ISO 6746-2:2003, Earth-moving machinery — Definitions of dimensions and codes — Part 2: Equipment and attachments (Машины землеройные. Определение и условные обозначения размерных характеристик. Часть 2. Оборудование и приспособления)
ISO 9249:2007 Earth-moving machinery — Engine test code — Net power (Машины землеройные. Правила испытаний двигателей. Полезная мощность)
ISO 10265:2008 Earth-moving machinery — Crawler machines — Performance requirements and test procedures for braking systems (Машины землеройные. Гусеничные машины. Требования к эксплуатационным характеристикам и методы испытаний тормозных систем)
ISO 10567:2007 Earth-moving machinery — Hydraulic excavators — Lift capacity (Машины землеройные. Гидравлические экскаваторы. Грузоподъемность)
ISO 14396:2002 Reciprocating internal combustion engines — Determination and method for the measurement of engine power — Additional requirements for exhaust emission tests in accordance with ISO 8178 (Двигатели внутреннего сгорания поршневые. Определение и метод измерения мощности двигателя. Дополнительные требования к испытаниям выброса отработавших газов в соответствии с ISO 8178)
В настоящем стандарте применены термины по ISO 6165, ISO 6746-1 и ISO 6746-2, а также следующие термины с соответствующими определениями.
3.1 Общие положения
3.1.1 экскаватор (excavator): Самоходная машина на колесном, гусеничном или шагающем ходу, имеющая верхнюю часть, способную поворачиваться на 360°, предназначенная главным образом для копания с помощью ковша без перемещения ходовой части в течение всего рабочего цикла машины.
Примечание 1 — Рабочий цикл экскаватора включает в себя следующие операции: копание, подъем, перемещение с поворотом и разгрузку материала.
Примечание 2 — Экскаватор также может использоваться для погрузки-разгрузки и перемещения материалов или предметов.
Примечание 3 — На рисунках 1 - 3 представлены типы экскаваторов, описанные в 3.1.1.1 - 3.1.1.3.
3.1.1.1 экскаватор с минимальным радиусом поворота (minimal swing radius excavator; MSRX): Экскаватор, предназначенный для работы в естественных условиях, имеющий поворотную платформу с малым радиусом поворота (рабочее и сменное оборудование поворачиваются в пределах 120% ширины ходовой части).
3.1.1.2 мини-экскаватор (compact excavator): Экскаватор, имеющий эксплуатационную массу не более 6000 кг.
3.1.1.3 шагающий экскаватор (walking excavator): Экскаватор, имеющий три опоры и более; опоры могут быть шарнирно-сочлененными и/или телескопическими и могут оснащаться колесами.
3.1.2 базовая машина (base machine): Экскаватор с кабиной или навесом и устройствами защиты оператора, если они необходимы, без рабочего оборудования или сменного оборудования, но оснащенный необходимыми приспособлениями для установки такого рабочего оборудования и сменного оборудования.
Примечание — На рисунках 4 и 5 приведено описание базовой машины и ее размерные характеристики.
3.1.3 подъемное устройство кабины (cab riser): Любое дополнительное устройство, увеличивающее высоту SIP более чем на 250 мм относительно обычного положения, или система, которая поднимает кабину над экскаватором с помощью механической или гидравлической системы.
Примечание - SIP (контрольная точка сиденья) см. в ISO 5353.
3.1.4 Положение рабочего и сменного оборудования
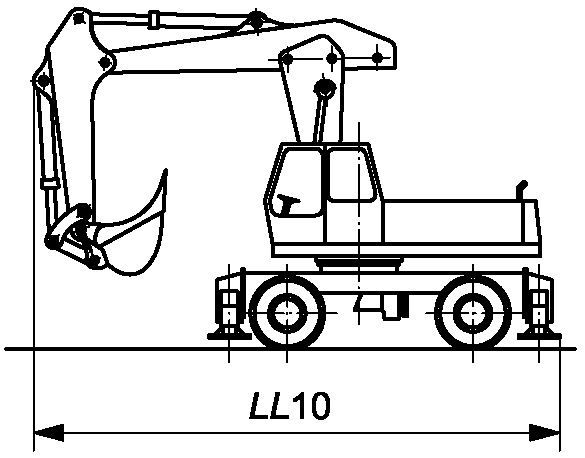
3.1.4.1 транспортное положение (transport position): Расположение рабочего и сменного оборудования, когда экскаватор устанавливается для погрузки или транспортирования на плоской ровной поверхности, например вагона или прицепа, согласно рекомендациям изготовителя.
Примечание - Минимальная габаритная длина и высота экскаватора будут зависеть от его положения.
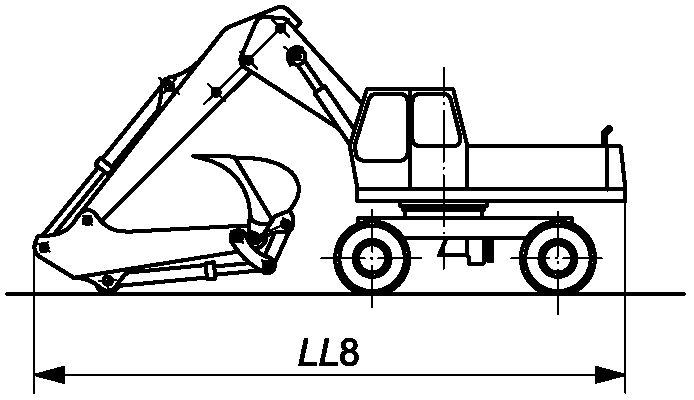
3.1.4.2 положение маневрирования (manouvering position): Расположение рабочего и сменного оборудования, когда экскаватор устанавливается, согласно рекомендации изготовителя для выполнения необходимых при движении поворотов.
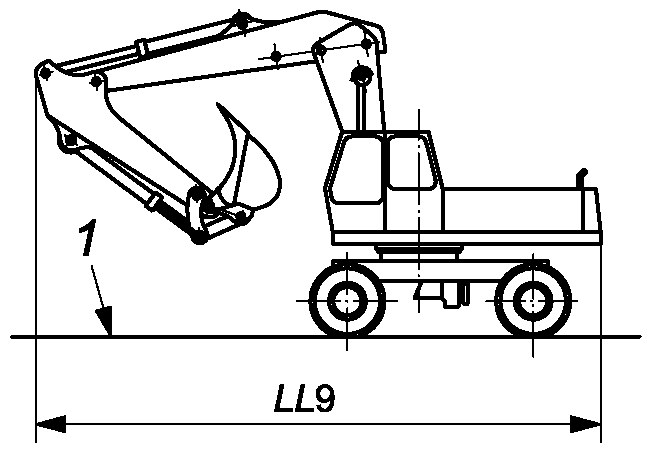
3.1.4.3 положение движения (travel position): Расположение рабочего и сменного оборудования, когда экскаватор устанавливается, согласно рекомендации изготовителя для продолжительного движения по прямой линии.
3.2 Массы
3.2.1 эксплуатационная масса (operating mass, OM): Масса базовой машины с рабочим оборудованием и порожним сменным оборудованием в наиболее тяжелом сочетании по массе элементов машины, определенных изготовителем, оператором (75 кг), с полностью заполненным топливным баком и заполненными до уровня, установленного изготовителем, всеми жидкостными системами (т.е. гидравлическая жидкость, трансмиссионное масло, моторное масло, охлаждающая жидкость); если установлена система смачивания, то наполовину заполненным баком для воды.
[ISO 6016:2008, терминологическая статья 3.2.1].
3.2.2 отгрузочная масса (shipping mass; SM): Масса машины без оператора с полностью заправленными гидросистемой, системами смазки и охлаждения, 10%-ной заправкой топливного бака и с рабочим оборудованием, кабиной, навесом, устройствами защиты при опрокидывании или от падающих предметов или без них по указанию изготовителя.
Примечание - При необходимости частичной разборки машины в целях перевозки массу разобранных узлов указывают дополнительно.
[ISO 6016:2008, терминологическая статья 3.2.6]
3.3 Сменное оборудование
3.3.1 сменное оборудование (attachment): Сборочные узлы, которые могут быть установлены на базовую машину или рабочее оборудование для специального использования.
[ISO 6746-2:2003, терминологическая статья 3.5]
Примечание — Сменное оборудование для гидравлических экскаваторов — это рабочий орган, прикрепленный к рукояти или телескопической стреле, который предназначен для копания, резания, захвата и обработки.
3.3.2 ковш обратной лопаты (hoe bucket, hoe-type bucket): Ковш, прикрепленный к рукояти или телескопической стреле и оборудованию, который режет в направлении машины.
См. рисунок 12.
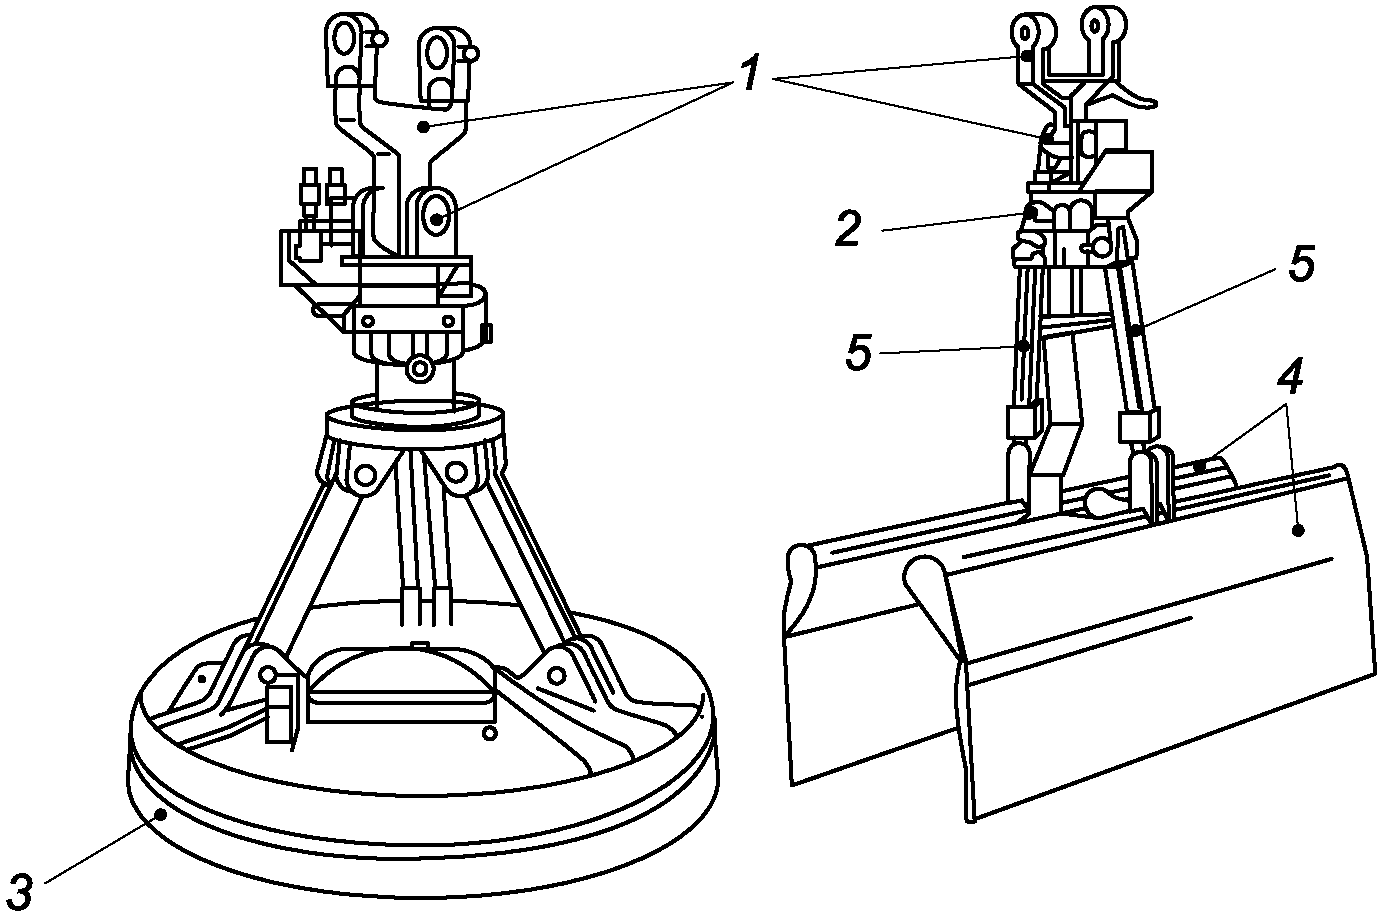
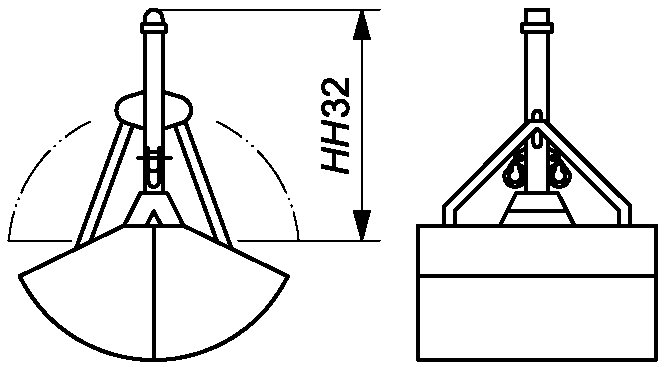
3.3.3 грейферный ковш (grab-type bucket, grab bucket, clamshell bucket, clamshell-type bucket): Ковш, прикрепленный к рукояти и оборудованию, который копает или захватывает в вертикальном направлении, разгружая ниже и выше опорной плоскости отсчета (GRP).
См. рисунки 16 и 17.
3.3.4 ковш прямой лопаты (shovel bucket, shovel-type bucket): Ковш, прикрепленный к рукояти и оборудованию, который режет в направлении от машины и вверх, разгружая над опорной плоскостью отсчета (GRP).
См. рисунок 18.
3.3.5 быстросменная муфта (quick coupler): Сборочный узел, прикрепленный к концу рукояти и тяге, который способствует быстрому монтажу и демонтажу сменного оборудования с рукояти и тяги.
Примечание - Быстросменную муфту можно рассматривать как часть рабочего оборудования, если она установлена непосредственно на рукояти.
3.3.6 отвал (blade): Составная часть, установленная на ходовой части базовой машины, которая, как правило, используется для обратной засыпки траншей и для ограниченной выемки грунта, которую также можно использовать в качестве стабилизатора.
3.4 Рабочее оборудование
3.4.1 рабочее оборудование (equipment): Комплект составных частей, установленных на базовую машину, который позволяет сменному оборудованию выполнять первичные конструктивные функции экскаватора.
Примечание 1 — Определения 3.4.2 - 3.4.6 установлены исходя из основных геометрических кривых копания в самых распространенных случаях использования гидравлических экскаваторов.
Примечание 2 — Возможно применение другого произведенного рабочего оборудования.
Примечание 3 — На рисунках 6 - 21 представлены типы оборудования.
3.4.2 рабочее оборудование телескопической стрелы (telescopic boom equipment): Стрела с необходимым креплением для установки сменного оборудования, которая может выдвигаться и втягиваться и резать по направлению к машине посредством телескопического действия стрелы.
См. рисунок 21.
Примечание - Это оборудование используется преимущественно для выемки грунта и/или профилирования уклонов выше или ниже уровня поверхности земли.
3.4.3 рабочее оборудование с ковшом обратной лопаты (hoe equipment): Стрела, рукоять и тяга с креплением для установки ковша с обратной лопатой, которые обычно режут в направлении машины.
См. рисунок 6.
Примечание — Данное оборудование используется преимущественно для выемки грунта ниже уровня земли.
3.4.4 рабочее оборудование с ковшом прямой лопаты (shovel equipment): Стрела, рукоять и тяга с креплением для установки ковша с прямой лопатой, которые обычно режут в направлении от машины и вверх.
См. рисунок 18.
Примечание - Данное оборудование используется преимущественно для выемки грунта выше уровня земли.
3.4.5 рабочее оборудование с грейферным ковшом (grab equipment, chamshell equipment): Стрела, рукоять и тяга с креплением для установки грейферного ковша, который копает или захватывает, как правило, в вертикальном направлении, выгружая ниже или выше GRP.
См. рисунок 25.
3.4.6 стрела поворотного типа (swing type boom): Стрела, установленная на передней стороне ходовой части, которая может складываться, благодаря чему машина может вынимать грунт под разными углами относительно продольной оси машины.
Примечание - Благодаря стреле поворотного типа машина может вынимать грунт рядом с вертикальной поверхностью.
4.1 Классификация по типу
Экскаваторы классифицируются по своей ходовой части и применяемому рабочему оборудованию.
См. также раздел 5.
- Гусеничный экскаватор (см. рисунок 1).
- Колесный экскаватор (см. рисунок 2).
- Шагающий экскаватор (см. рисунок 3).
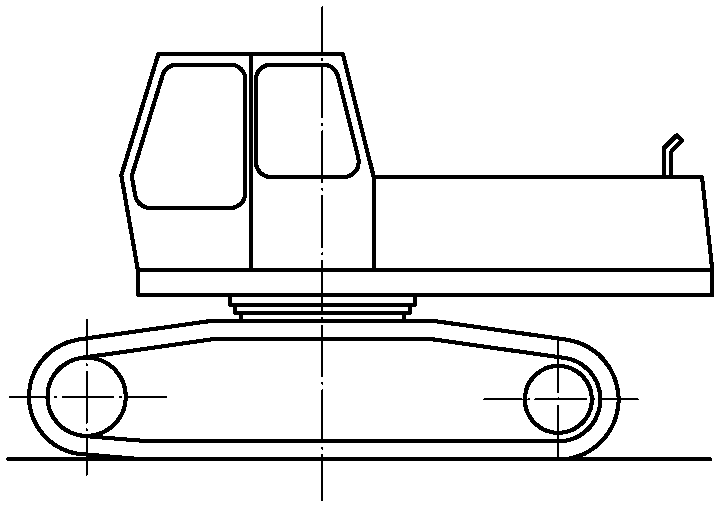
Рисунок 1 — Гусеничный экскаватор
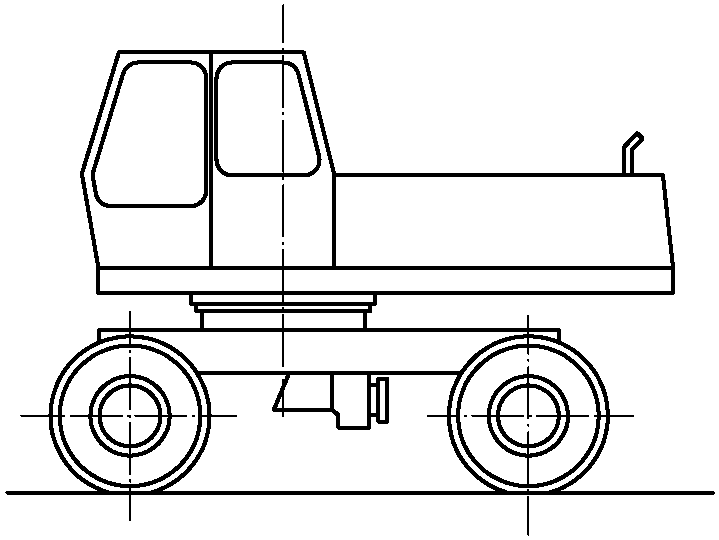
Рисунок 2 — Колесный экскаватор
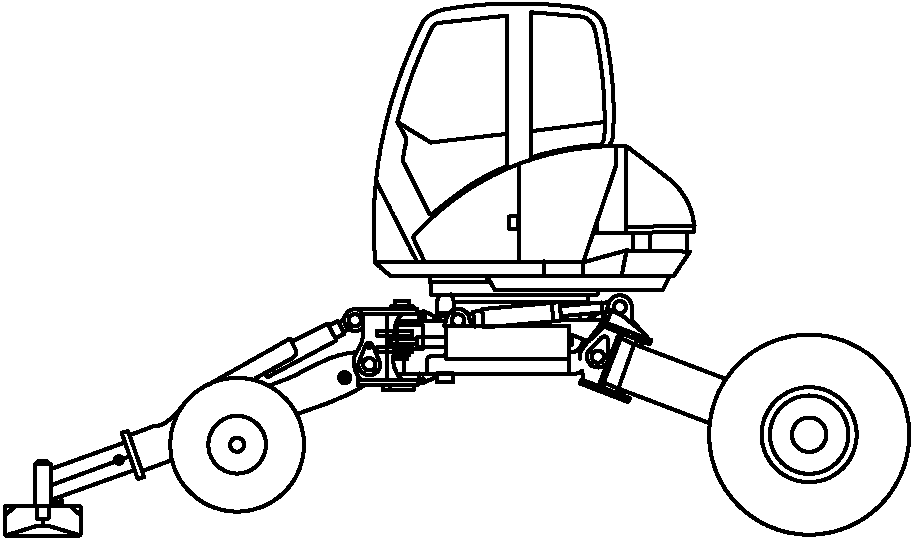
Рисунок 3 — Шагающий экскаватор
- Ковш обратной лопаты (см. рисунок 23).
- Ковш прямой лопаты (см. рисунок 24).
- Грейферный ковш (см. рисунок 25).
- Телескопическая стрела (см. рисунок 26).
4.2 Наименование составных частей
Наименование составных частей должно быть в соответствии с рисунком 4, a) или b), в зависимости от того, является ли базовая машина гусеничным или колесным экскаватором.
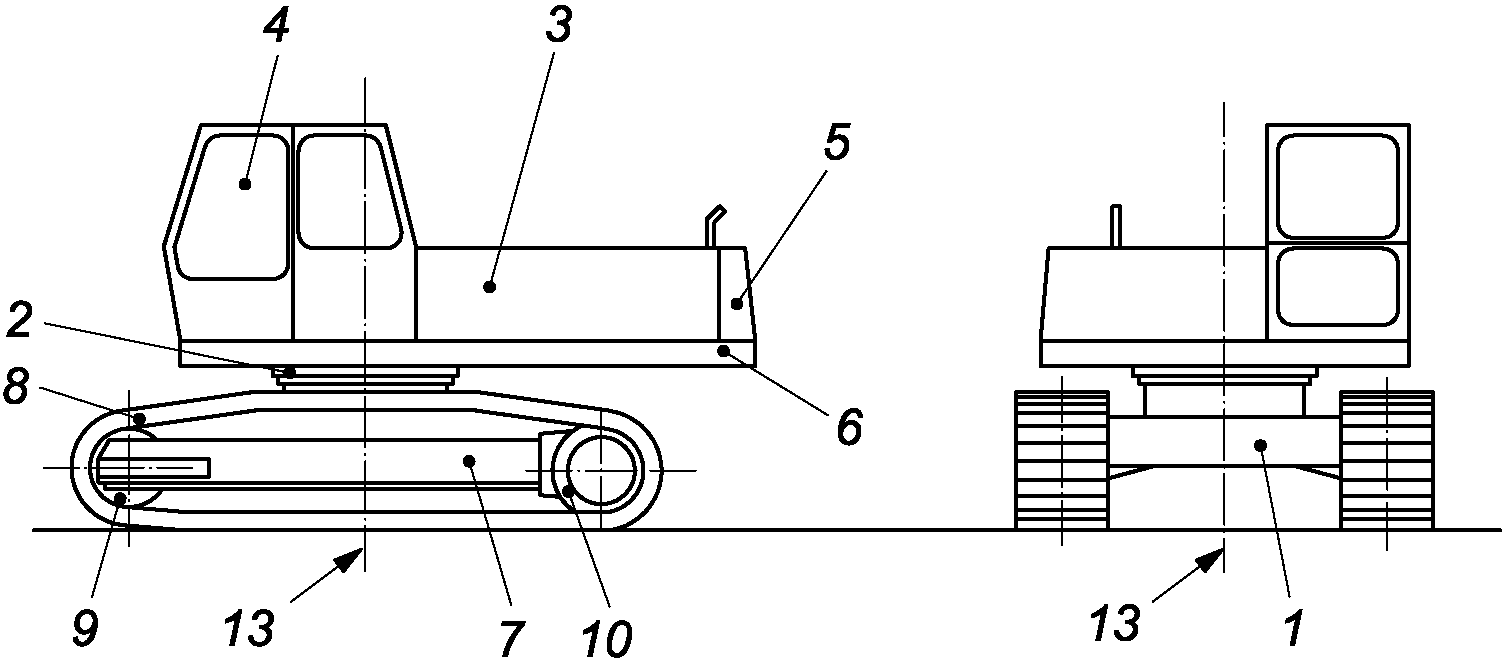
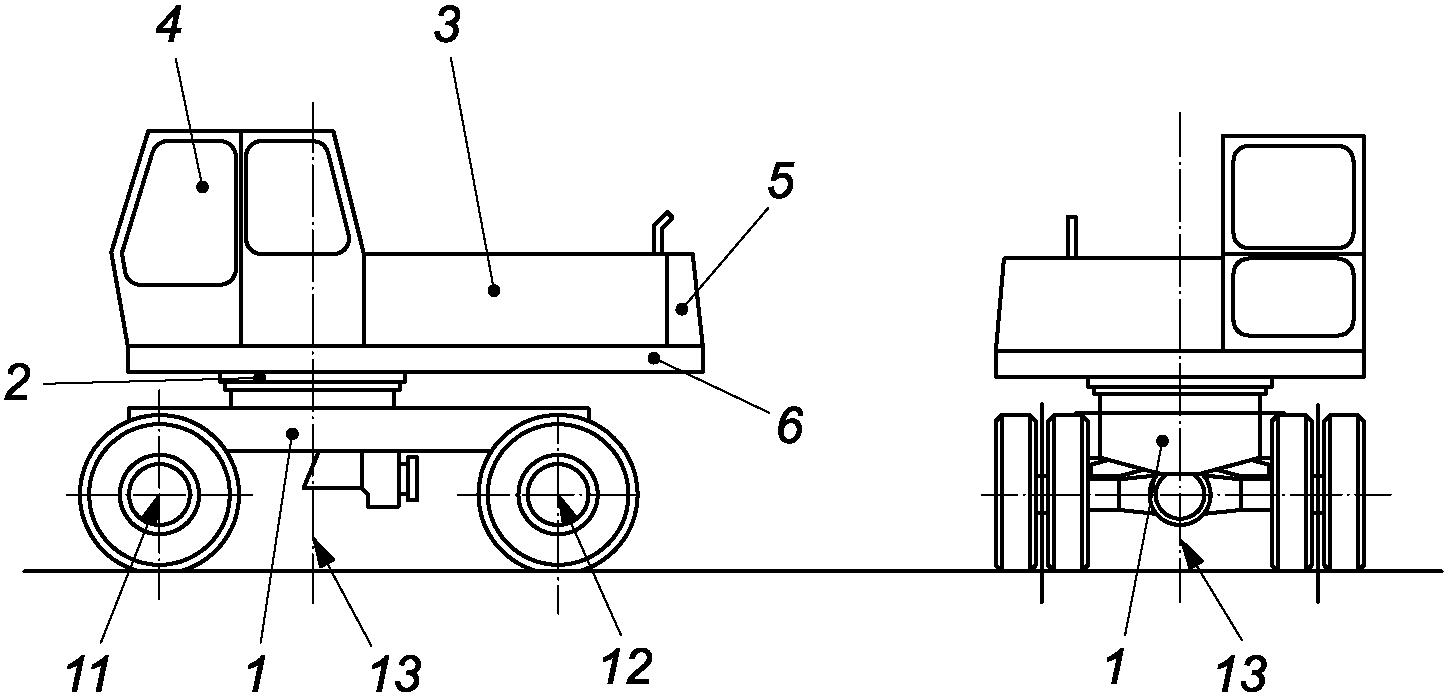
1 — шасси; 2 — опора поворотной платформы; 3 — поворотная платформа; 4 — кабина; 5 — противовес; 6 — рама поворотной платформы; 7 — рама гусеничного шасси; 8 — гусеничный движитель; 9 — направляющее колесо; 10 — ведущее колесо;
11 — жесткая ось (задняя); 12 — жесткая ось (передняя);
13 — ось вращения
4.3 Размерные характеристики
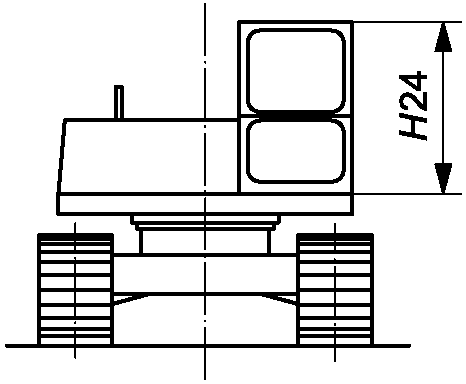
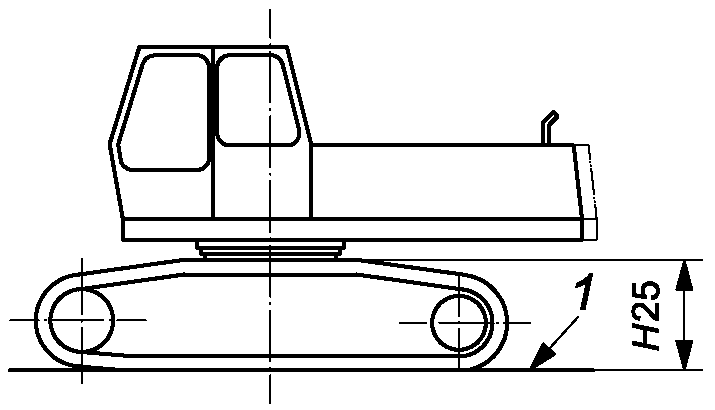
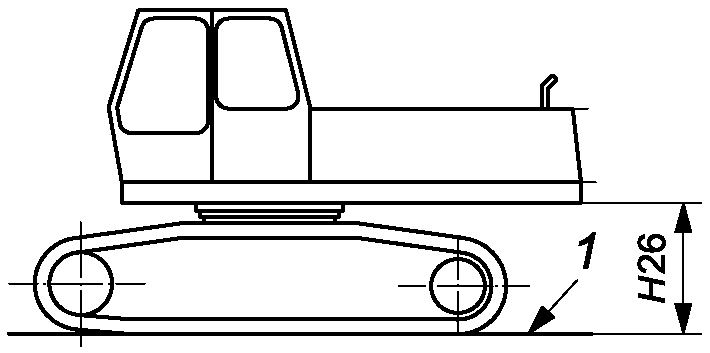
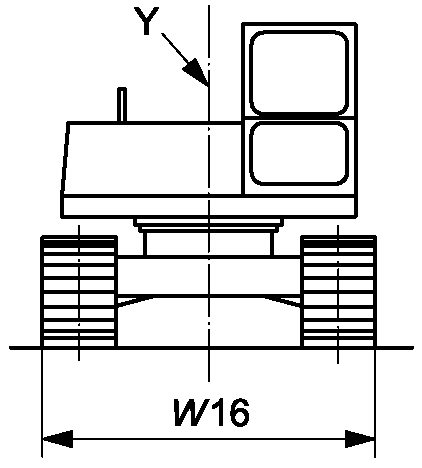
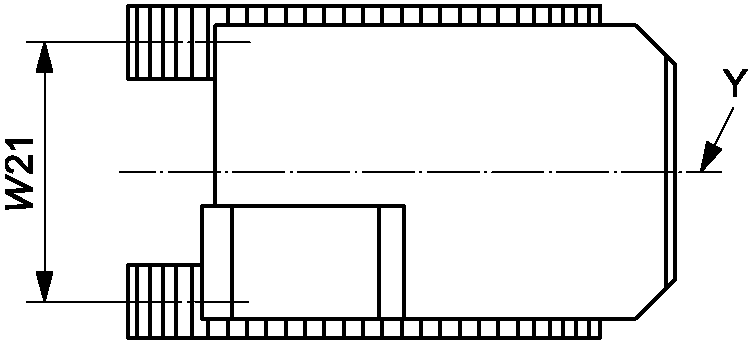
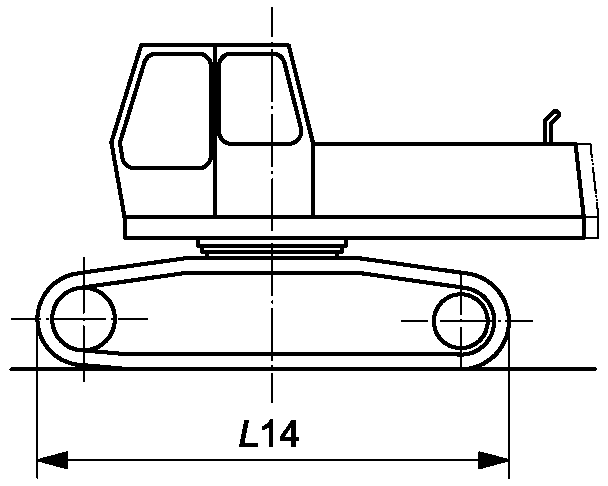
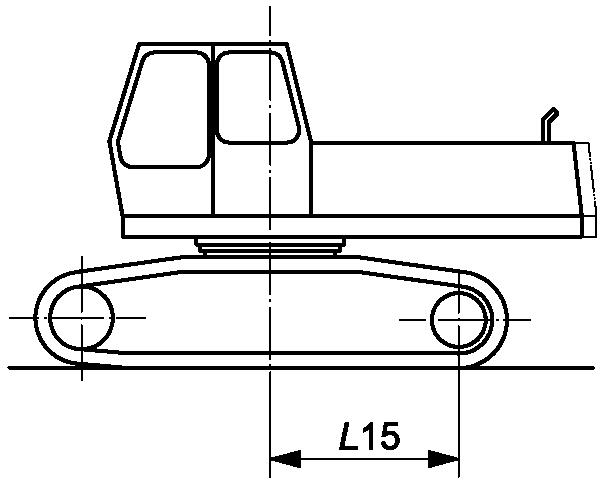
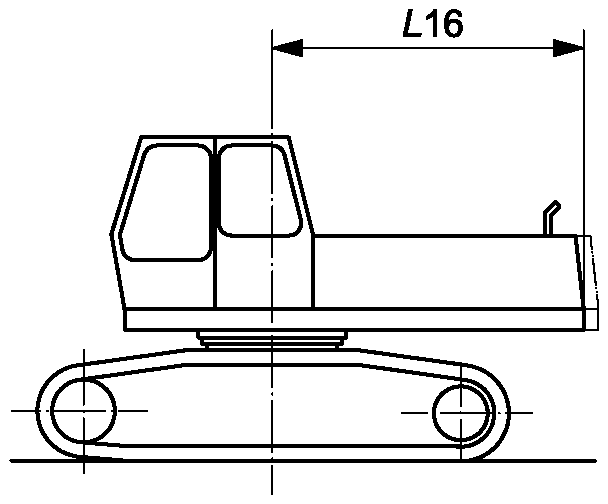
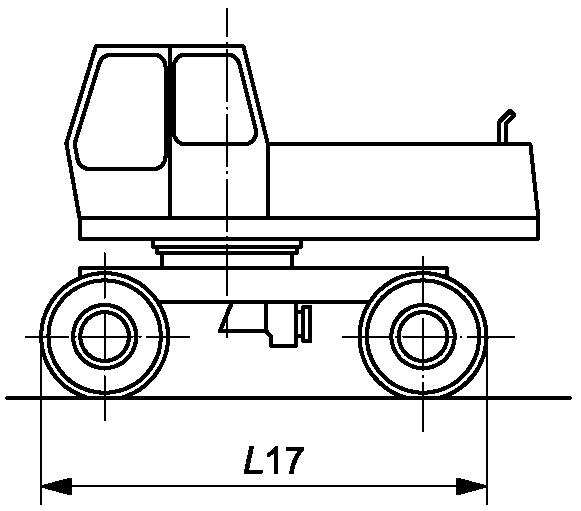
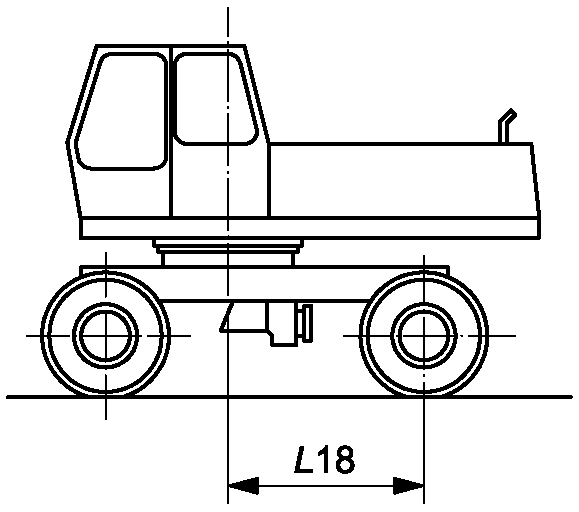
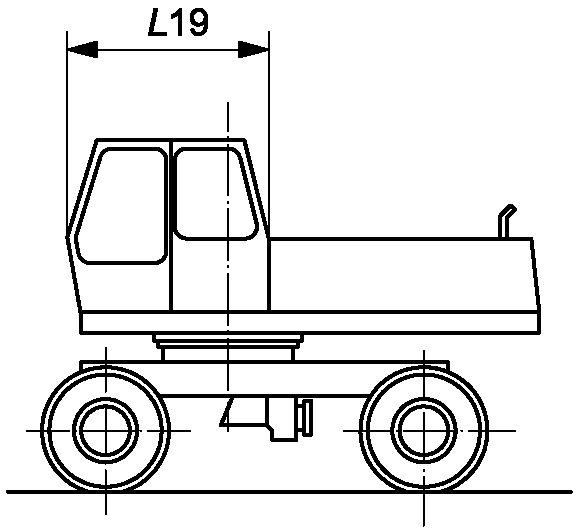
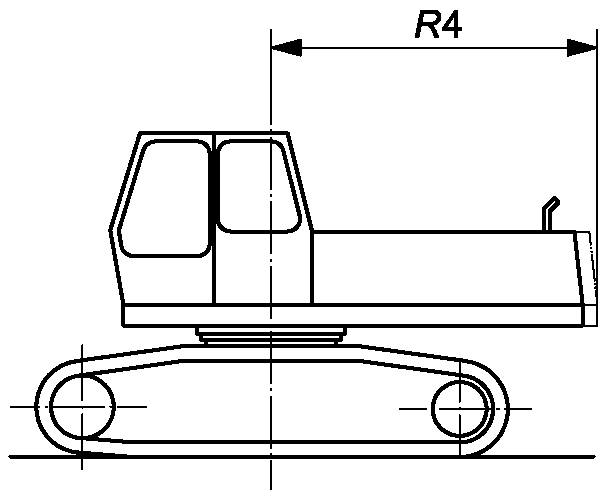
Размерные характеристики базовой машины установлены на рисунке 5.
Определения размерных характеристик базовой машины, общих для землеройных машин, приведены в ISO 6746-1.
Размерные характеристики базовой машины, приведенные на рисунке 5, являются характерными для гидравлических экскаваторов и определены в приложении A.
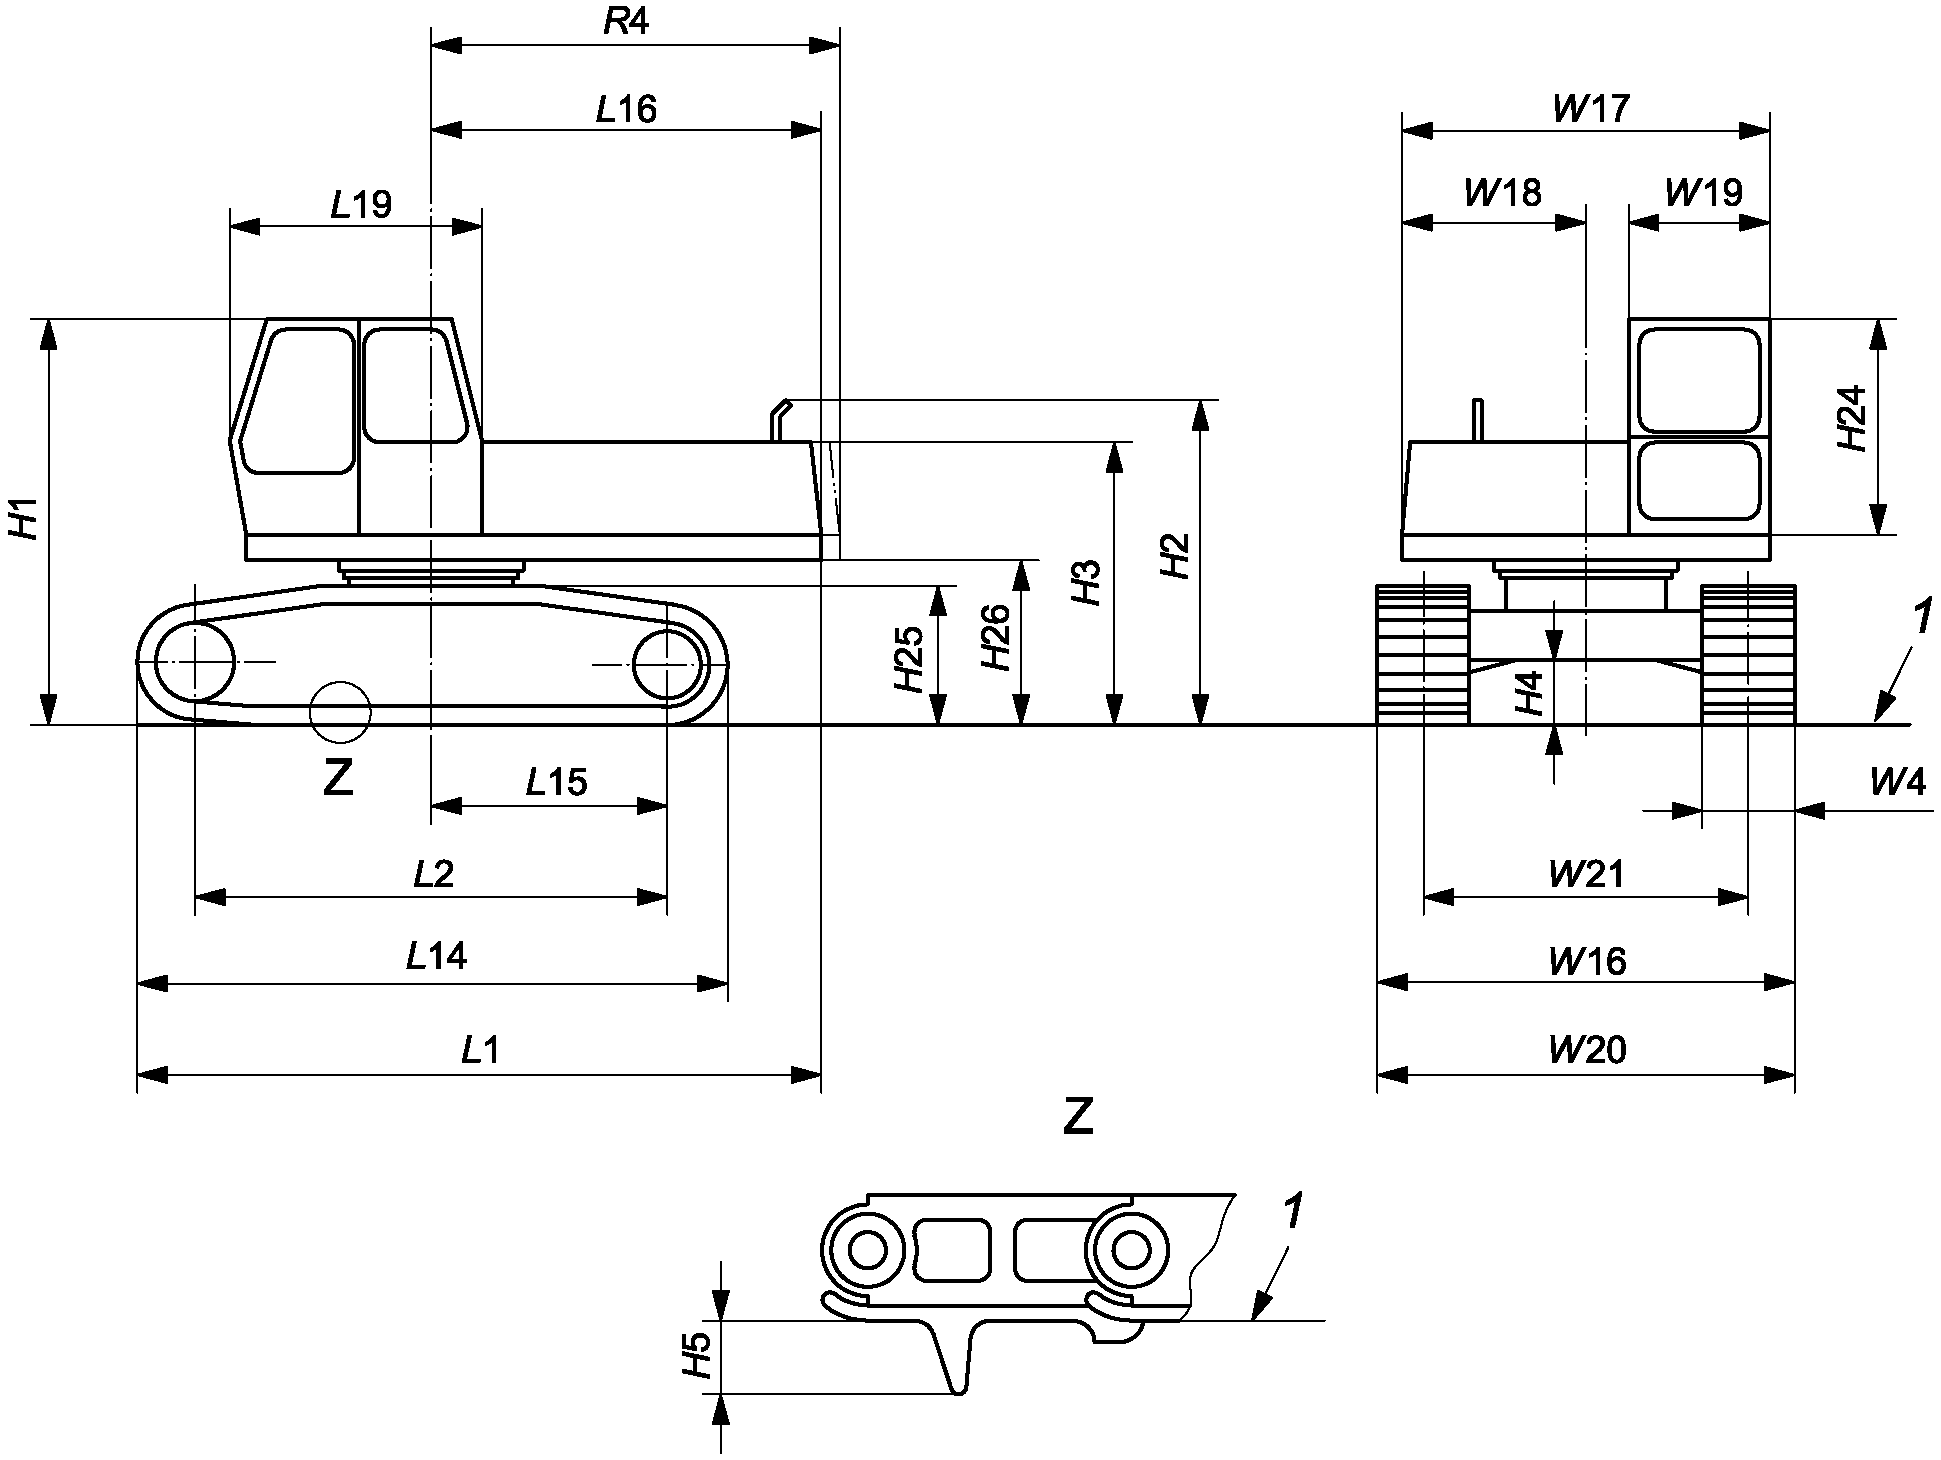
Рисунок 5, лист 1 — Размерные характеристики базовой машины
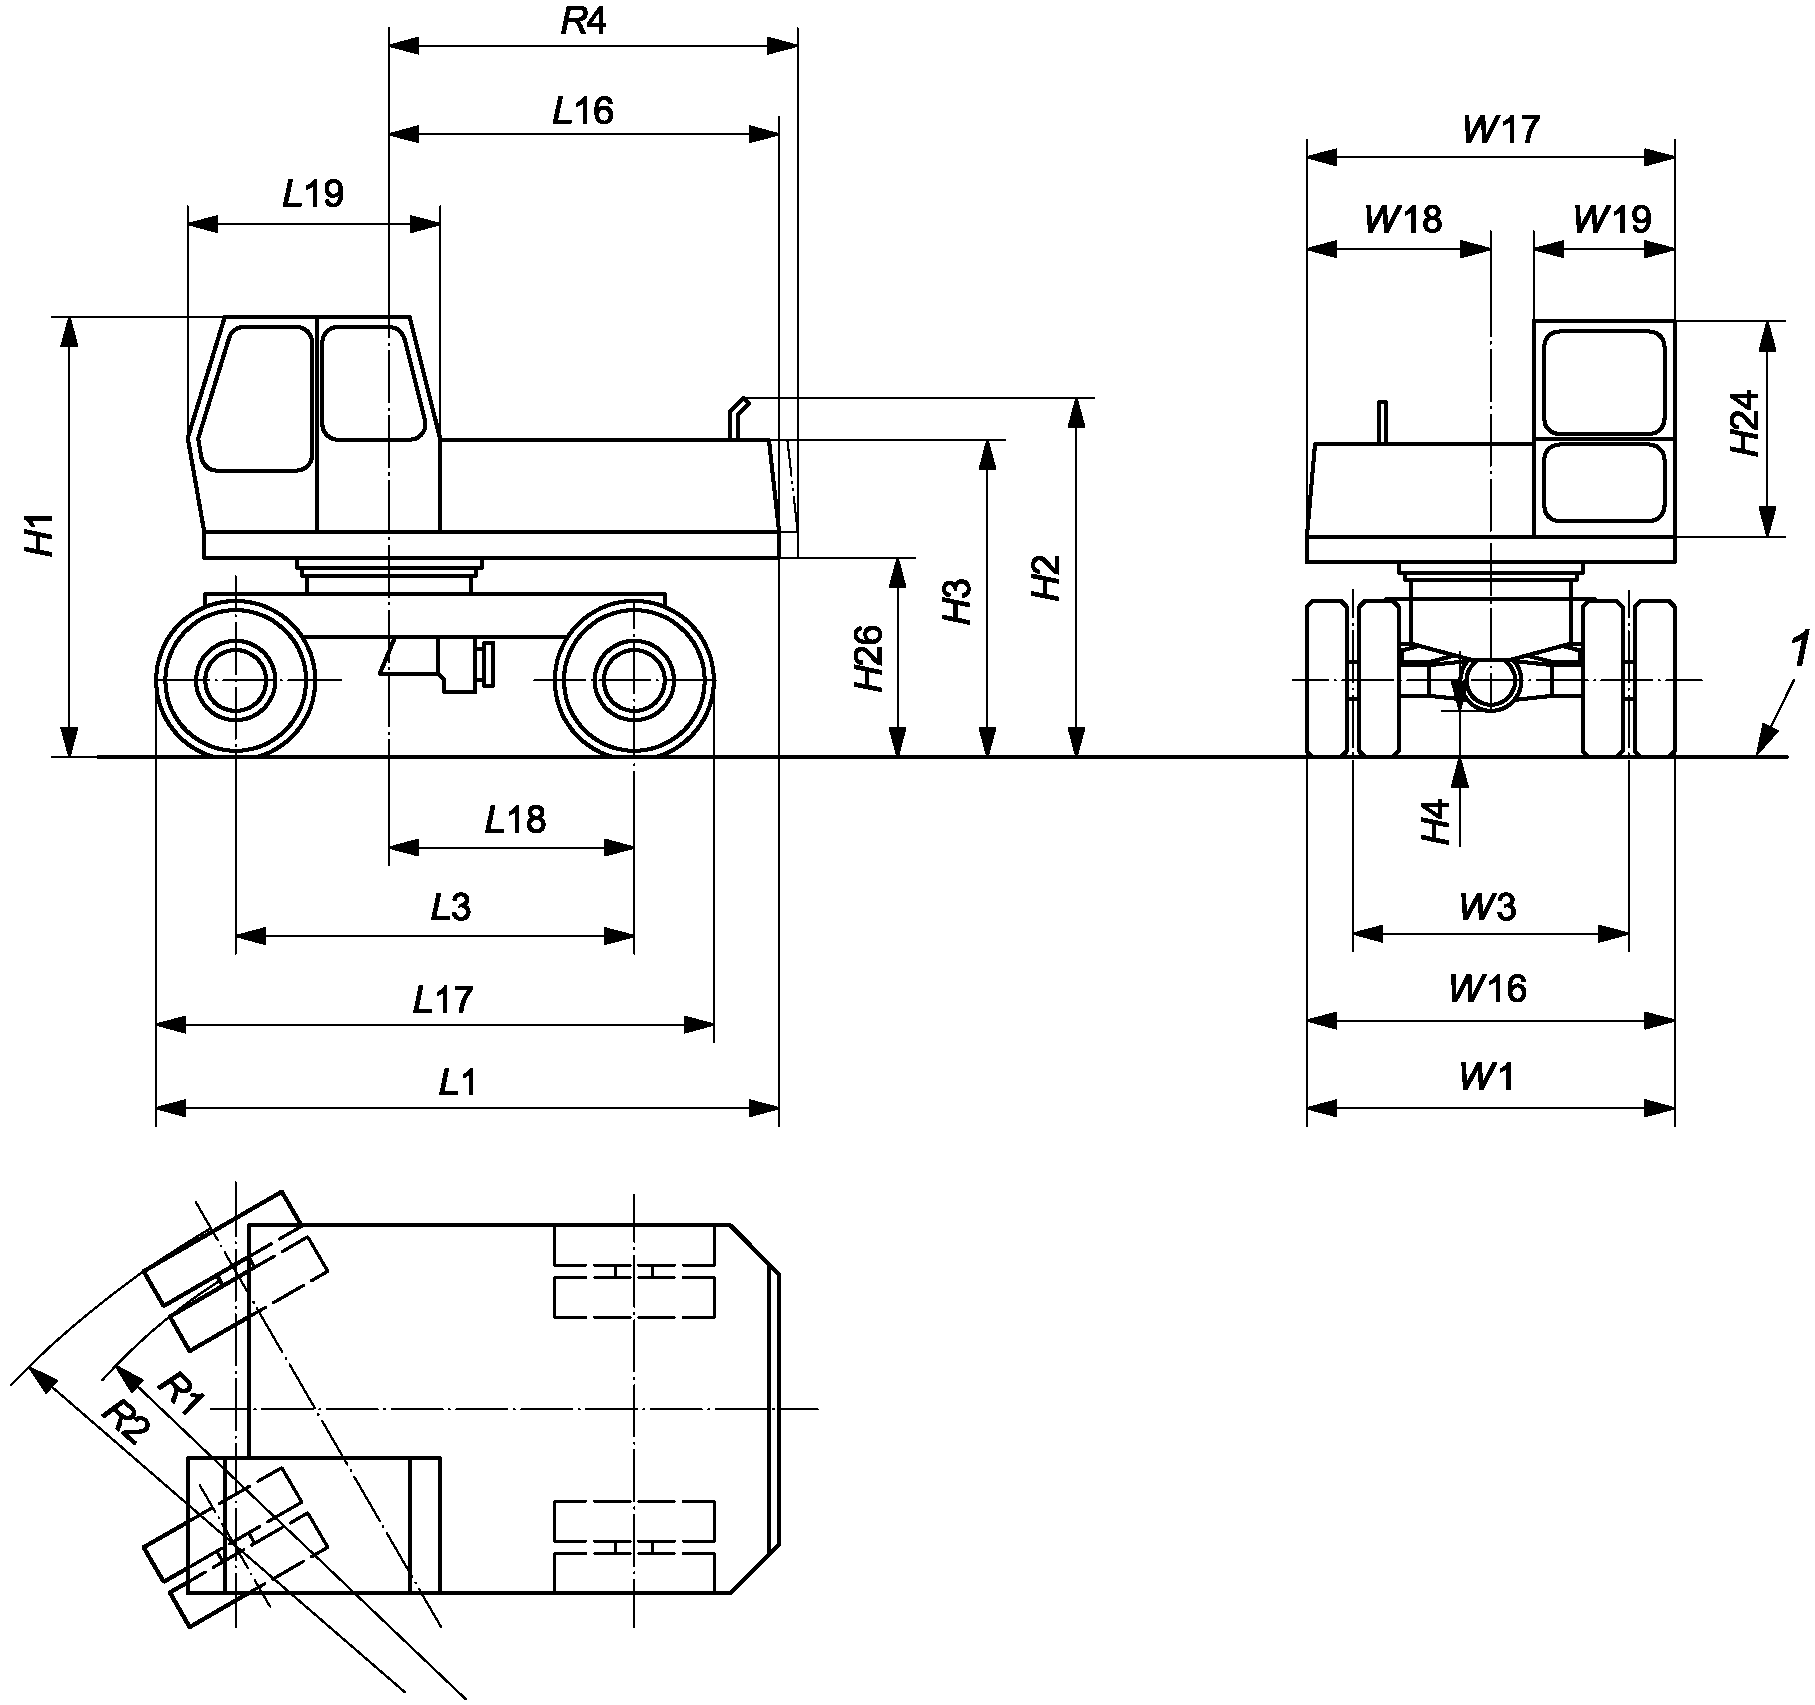
1 — опорная плоскость отсчета (GRP)
5.1 Наименования рабочего и сменного оборудования
Рабочее и сменное оборудование должно соответствовать рисунками 6 - 22.
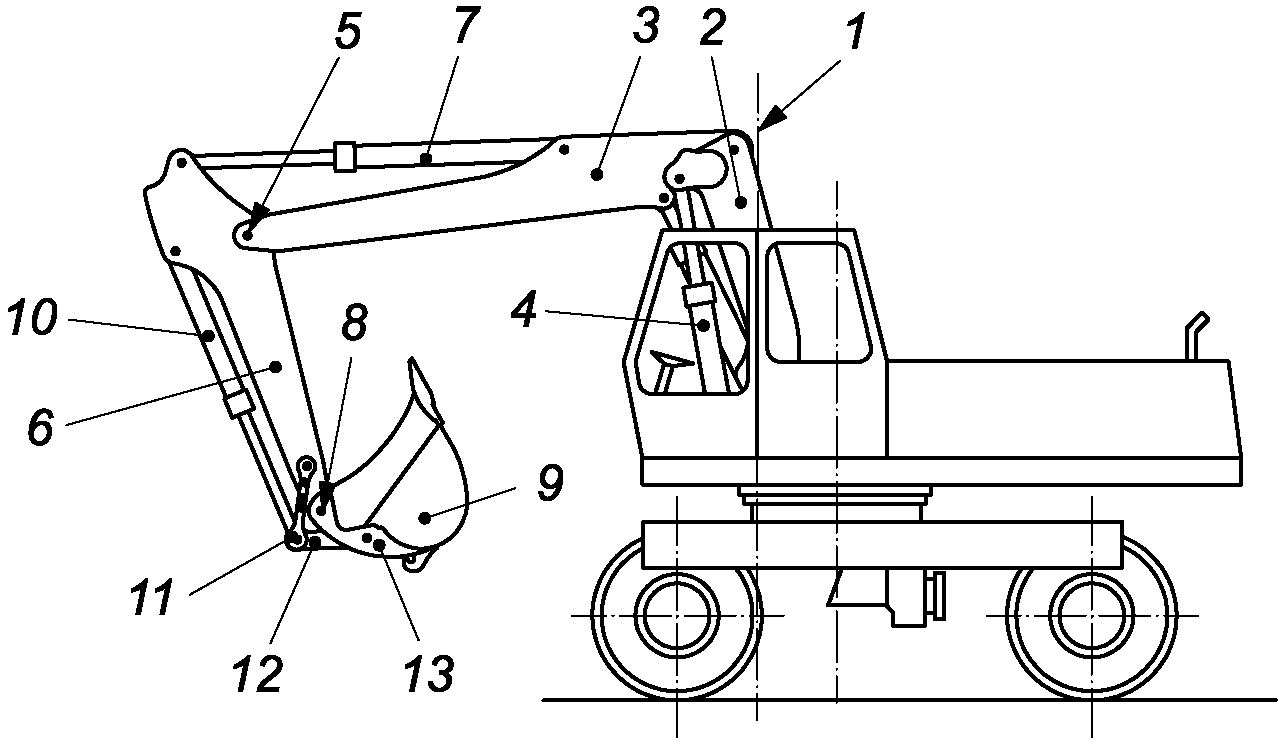
1 — ось вращения стрелы; 2 — ножка стрелы;
3 — промежуточная стрела; 4 — цилиндр стрелы; 5 — шарнир
рукояти; 6 — рукоять; 7 — цилиндр рукояти; 8 — шарнир ковша;
9 — ковш; 10 — цилиндр ковша; 11 — управляющая кулиса;
12 — тяга ковша; 13 — держатель сменного оборудования
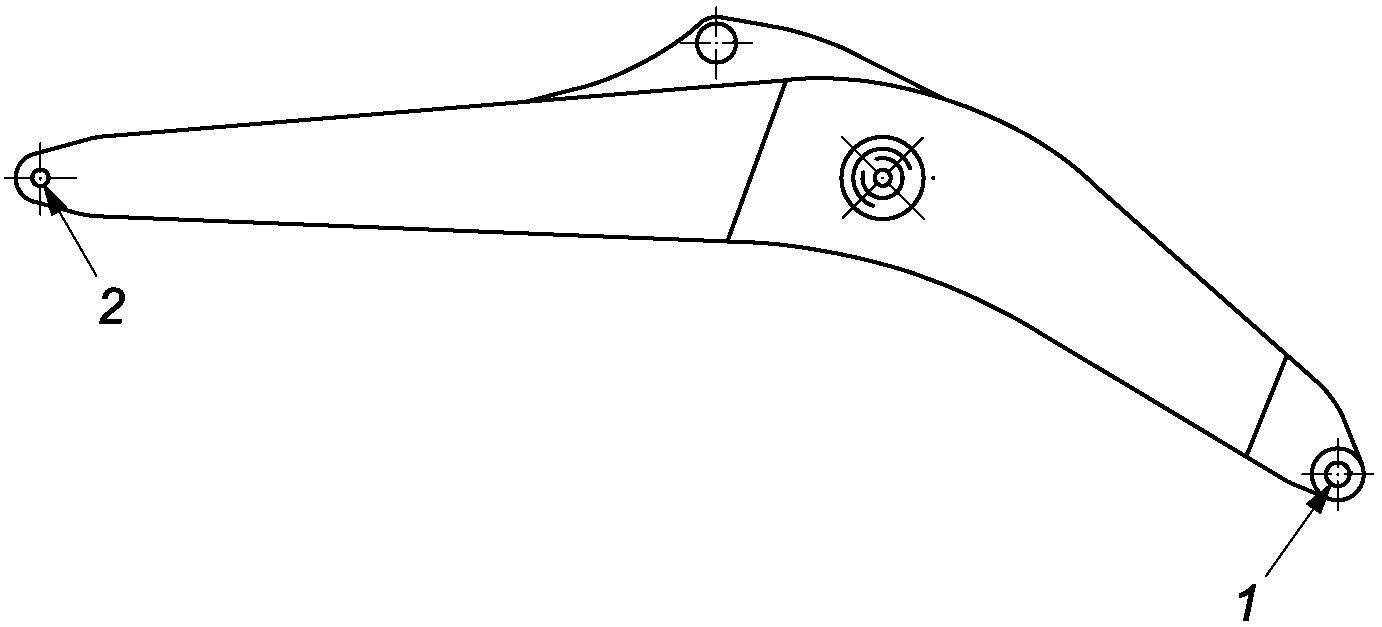
1 — ось вращения стрелы; 2 — ось вращения рукояти
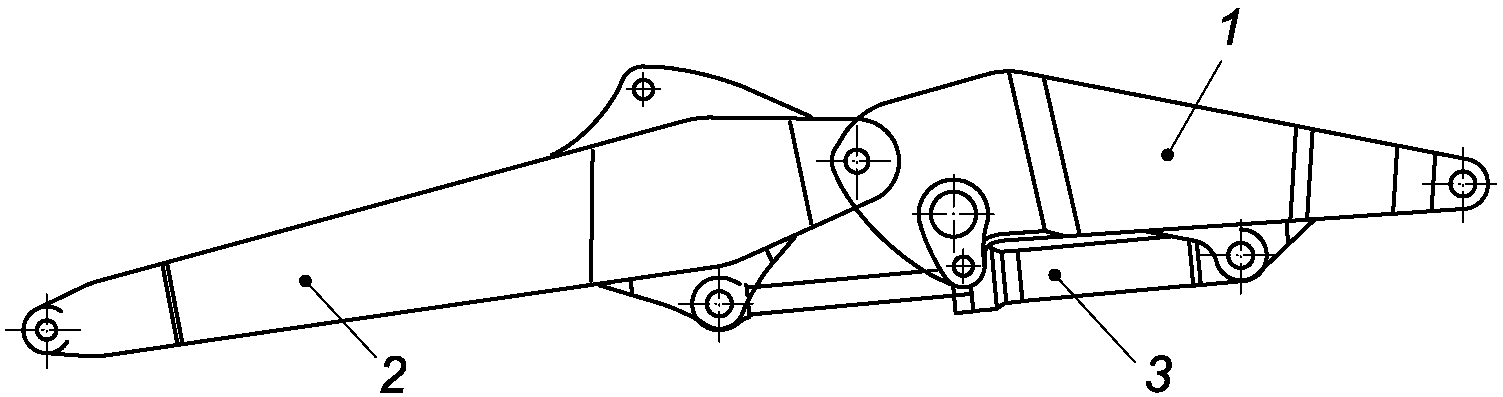
1 — стрела; 2 — промежуточная стрела;
сменного оборудования
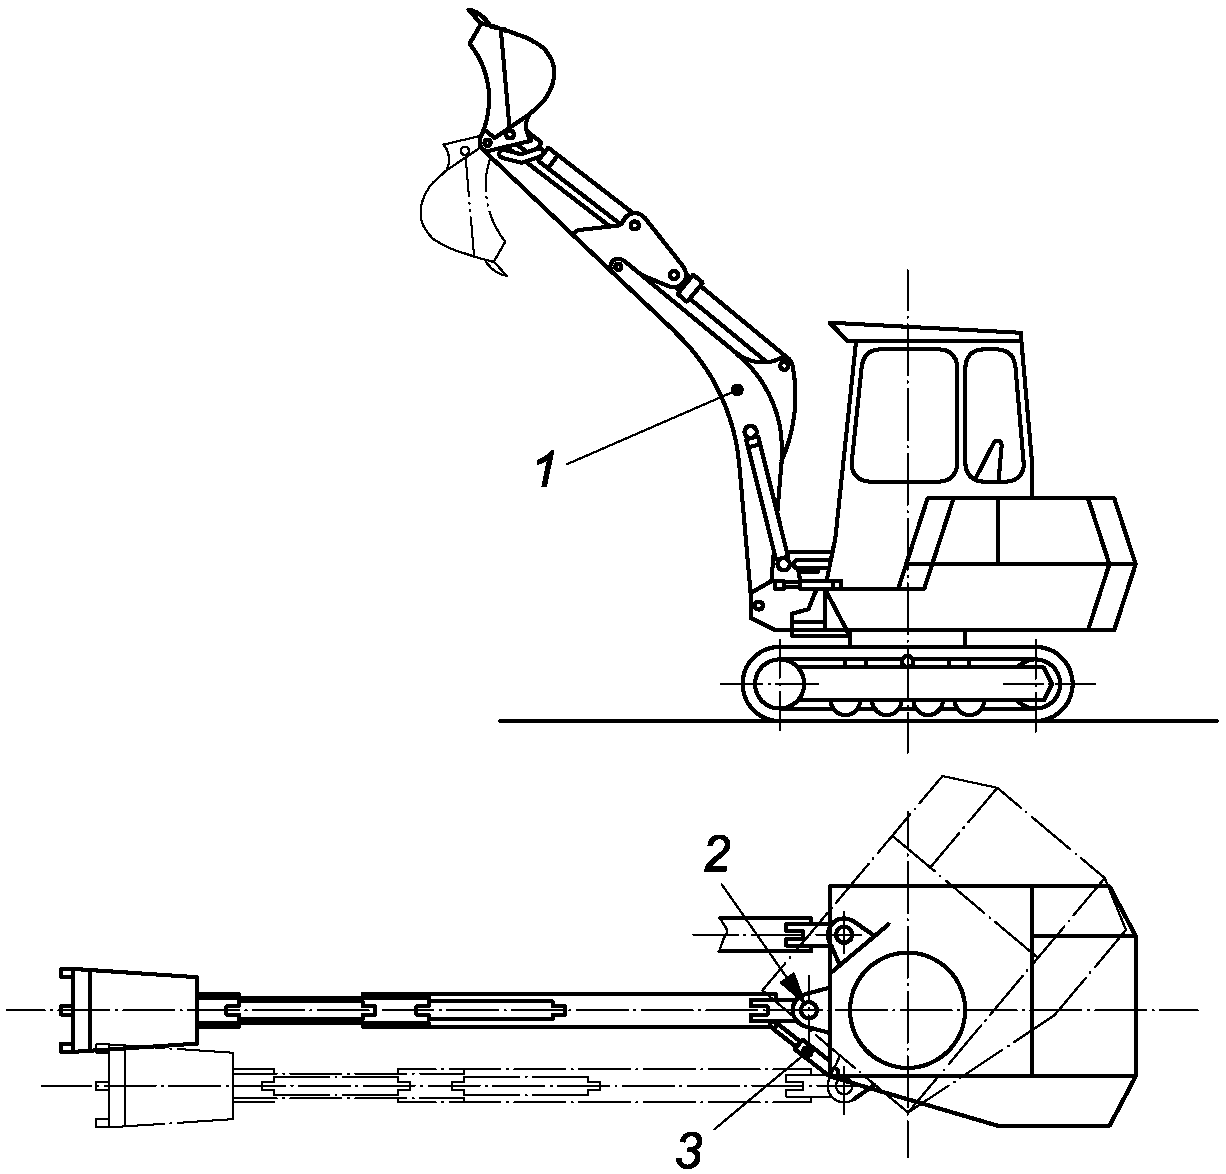
1 — стрела; 2 — опора поворота; 3 — цилиндр поворота
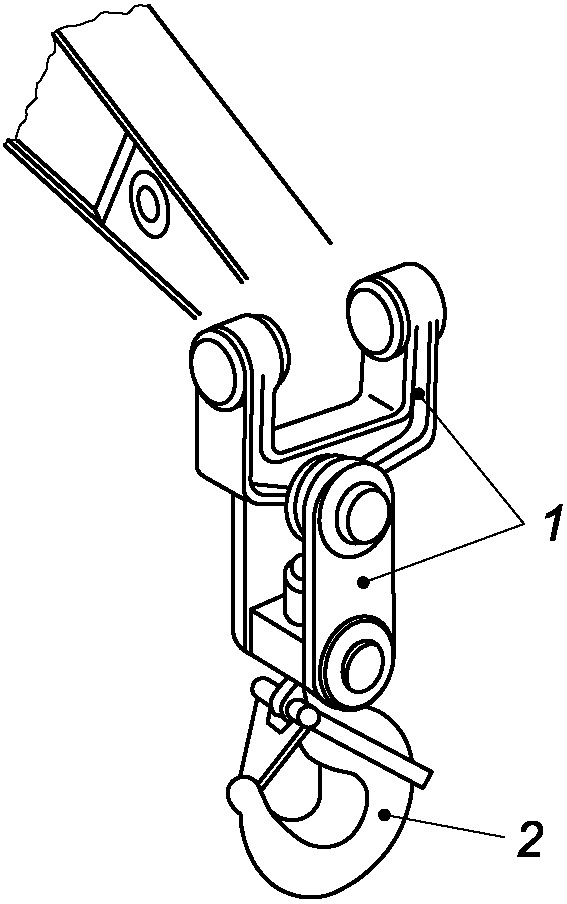
2 — блокируемый (безопасный) крюк
плита; 4 — специальная плита для зажима; 5 — цилиндр
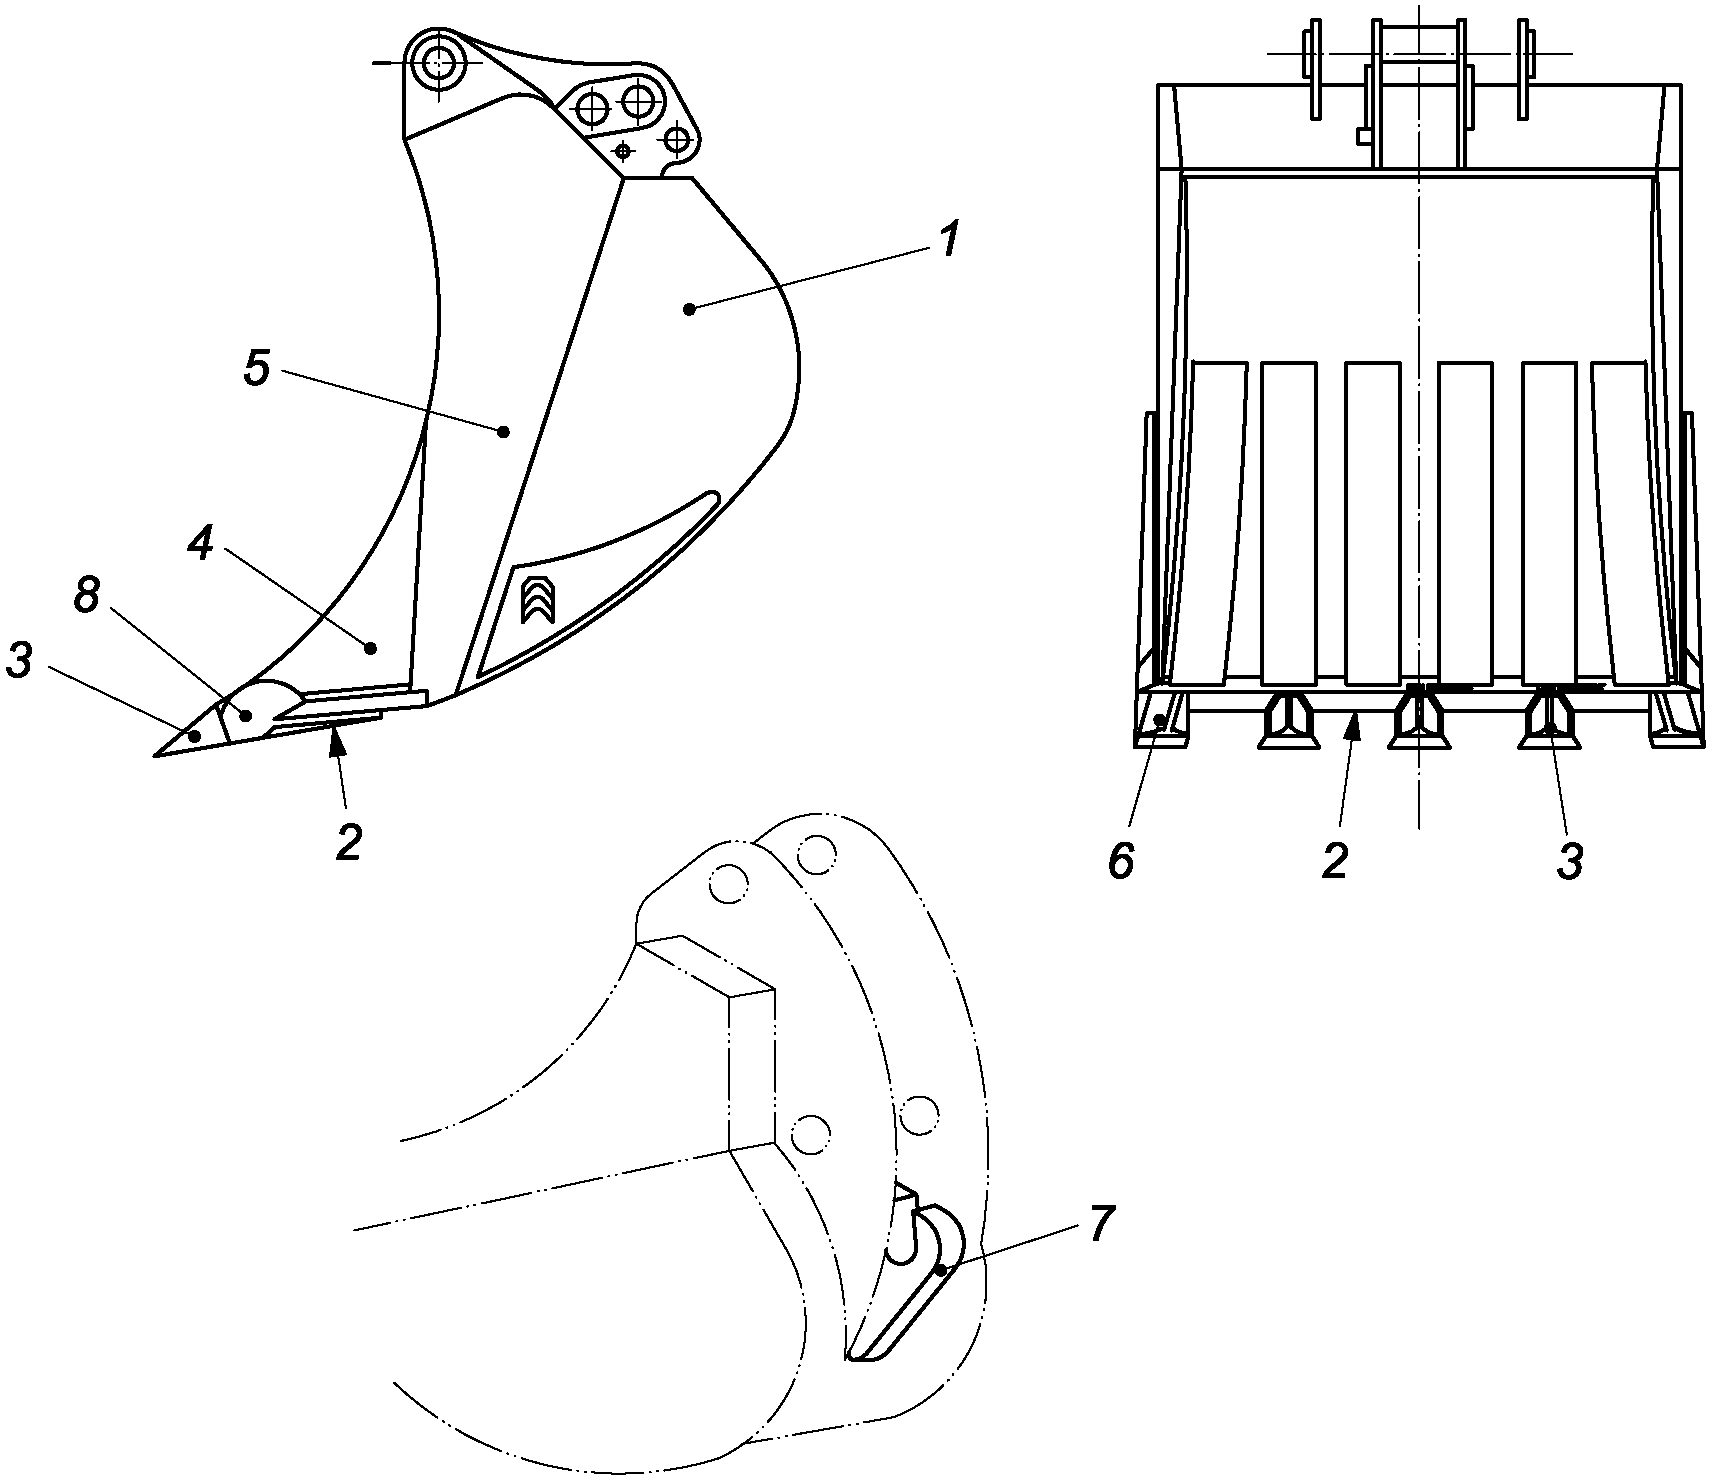
1 — корпус ковша; 2 — режущая кромка; 3 — зуб; 4 — боковой
нож; 5 — режущая кромка боковой стенки; 6 — боковой зуб;
7 — крюк или серьга; 8 — переходник для зуба
Рисунок 12 — Ковш обратной лопаты
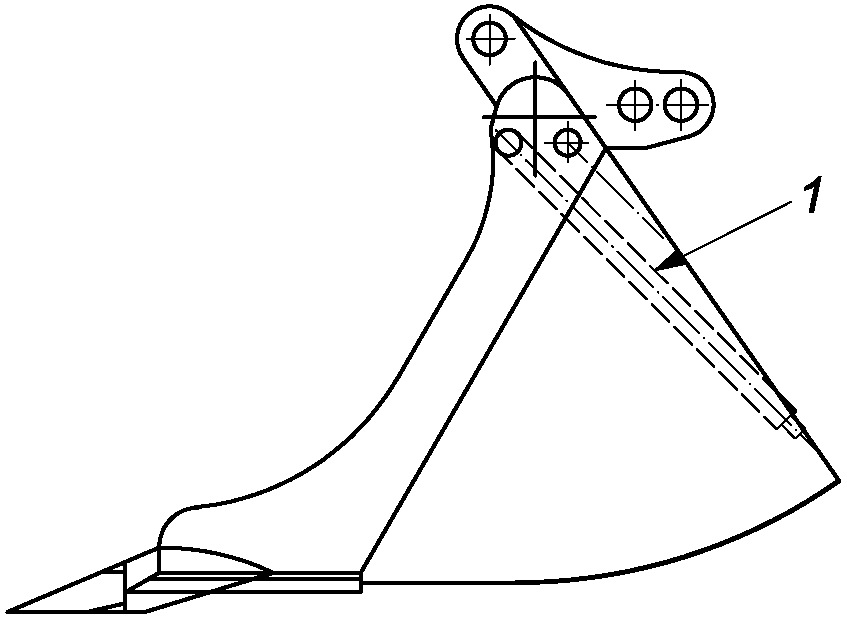
Рисунок 13 — Дренажный (эжекторный) ковш
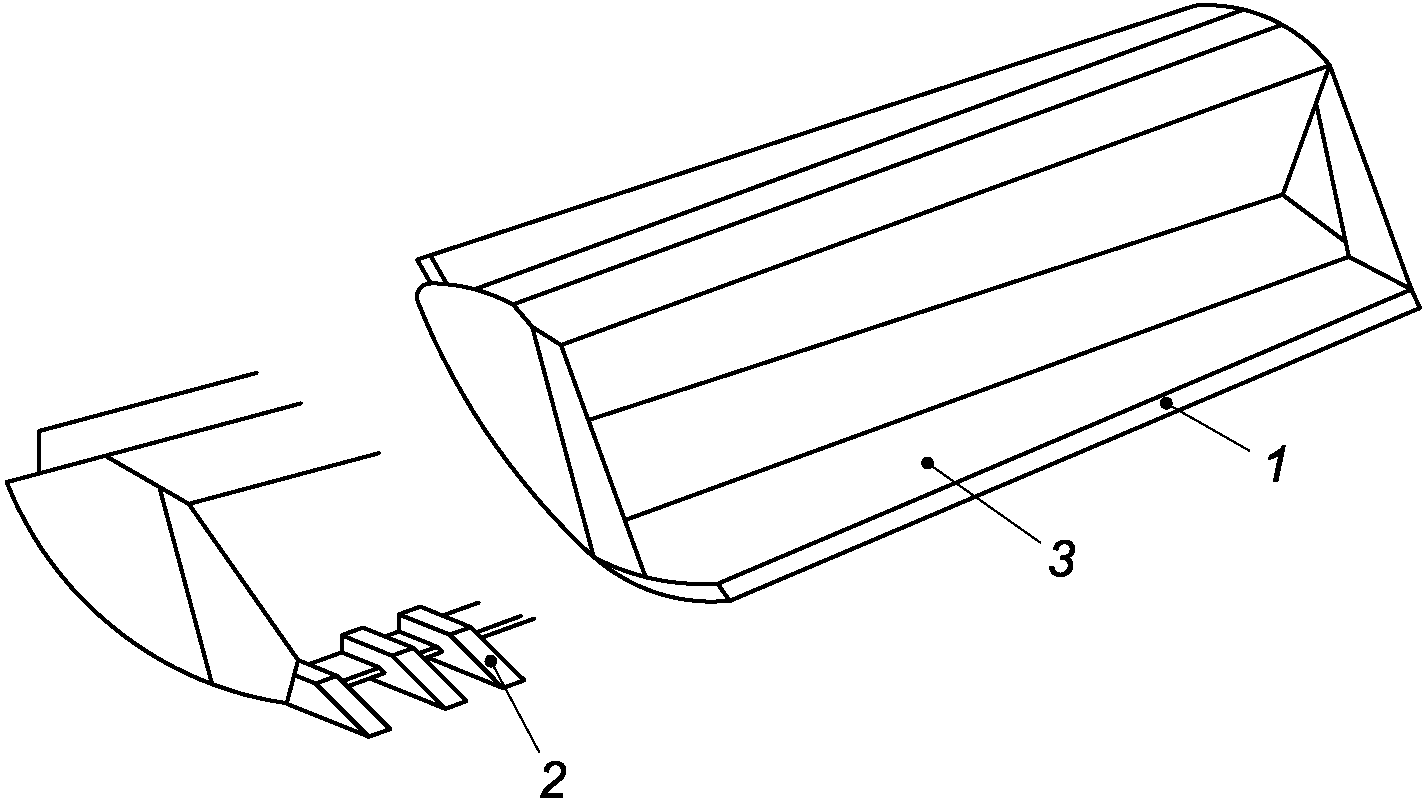
1 — режущая кромка; 2 — зуб; 3 — нож экскаватора (сменный)
Рисунок 14 — Траншейный (кюветный) зачистной ковш
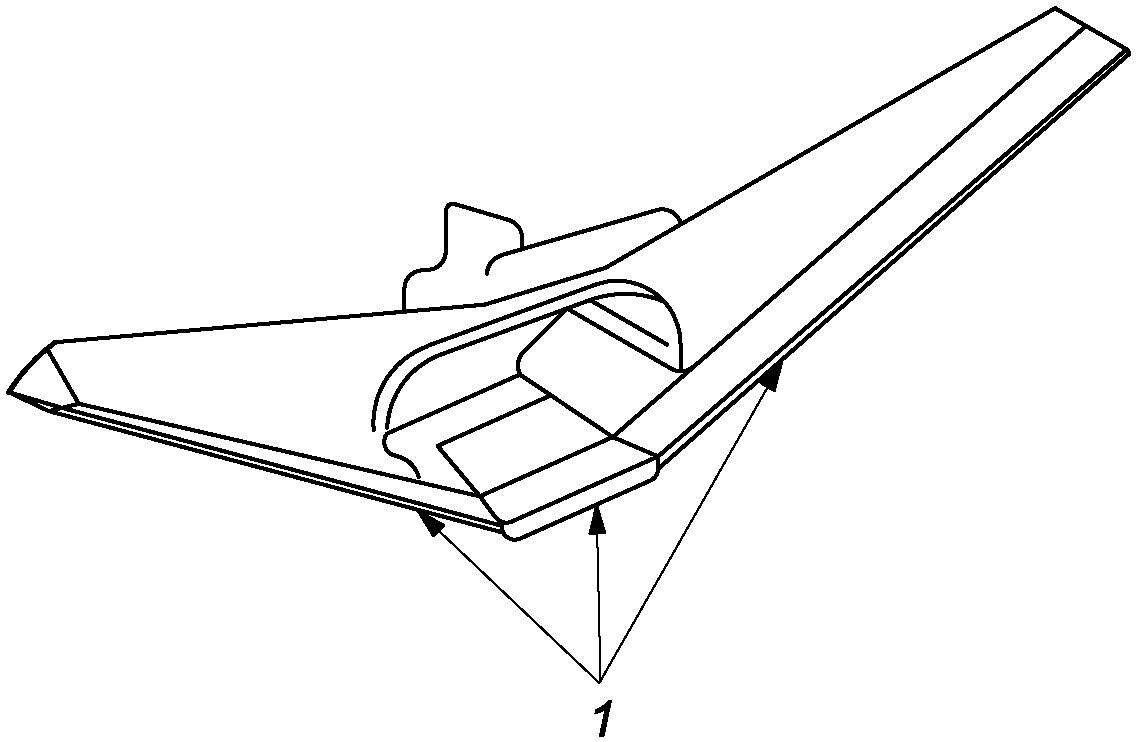
Рисунок 15 — Профилирующий ковш
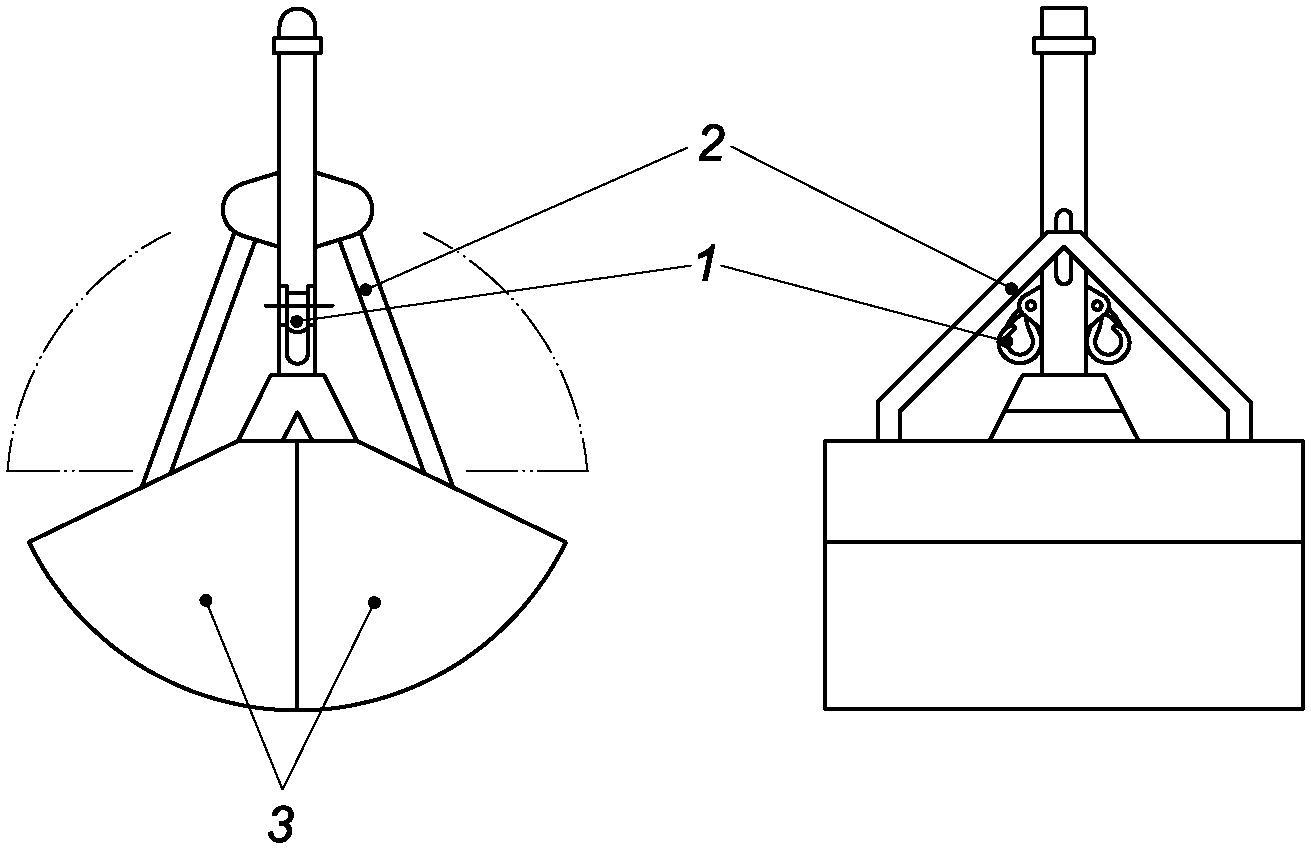
1 — крюк; 2 — створка; 3 — рычажная связь
Рисунок 16 — Двухчелюстной грейферный ковш
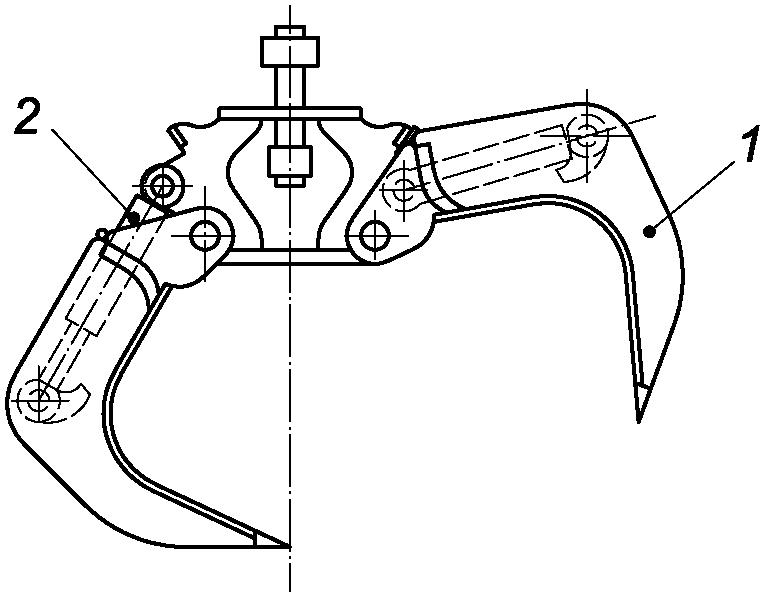
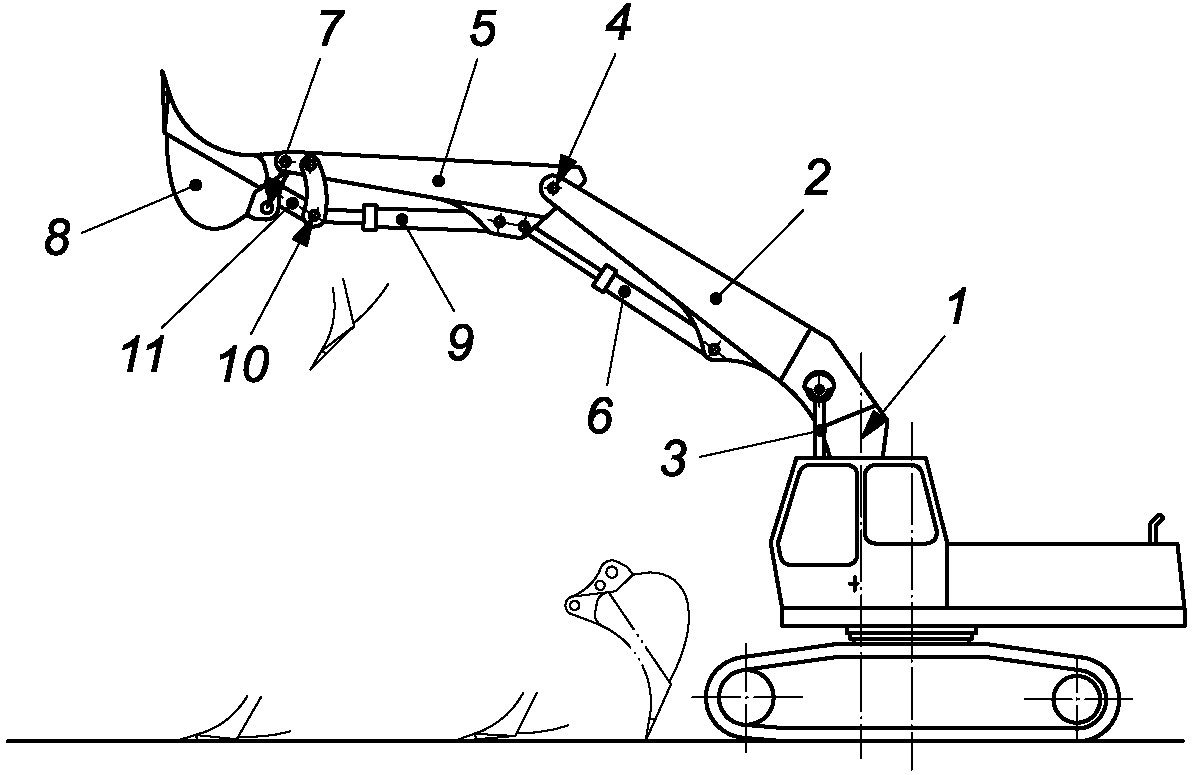
1 — ось стрелы; 2 — стрела; 3 — цилиндр стрелы; 4 — ось рукояти; 5 — рукоять; 6 — цилиндр рукояти; 7 — ось ковша;
8 — ковш; 9 — цилиндр ковша; 10 — направляющая кулиса;
11 — тяга прямой лопаты
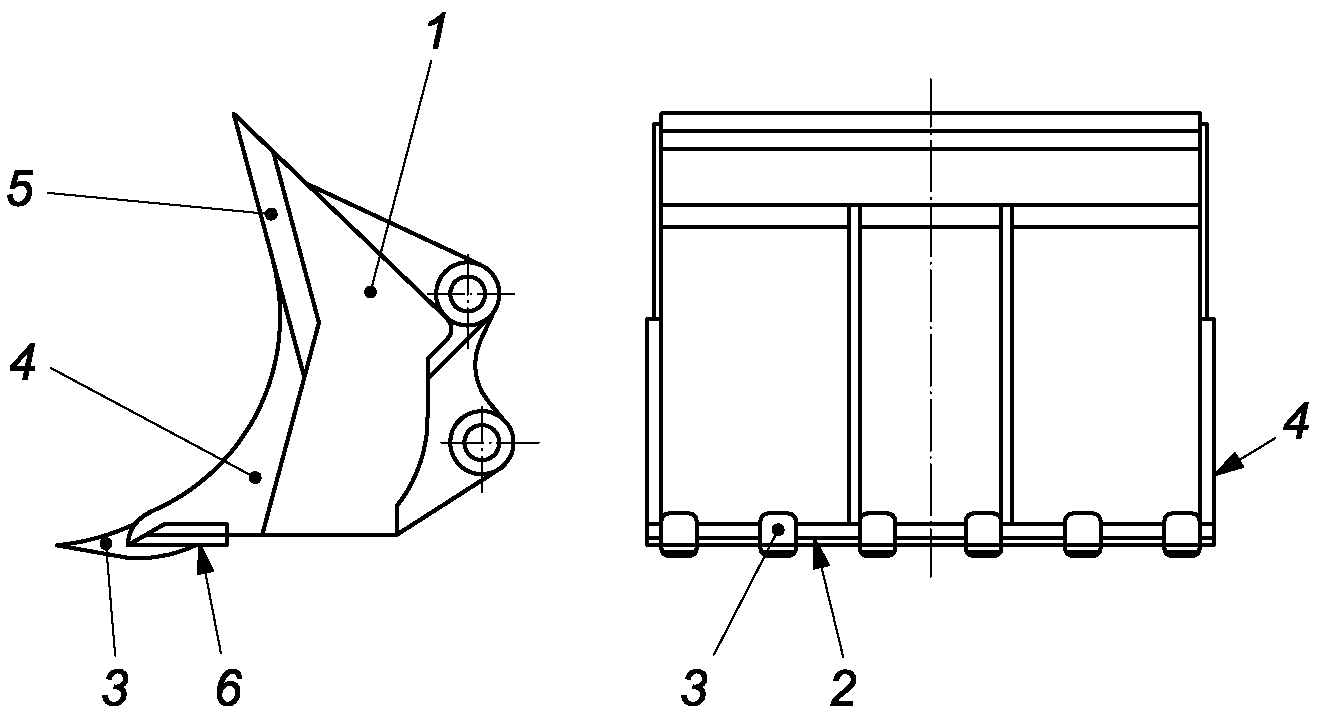
1 — ковш; 2 — режущая кромка; 3 — зуб; 4 — боковая режущая
кромка; 5 — режущая кромка боковой стенки;
6 — держатель зуба
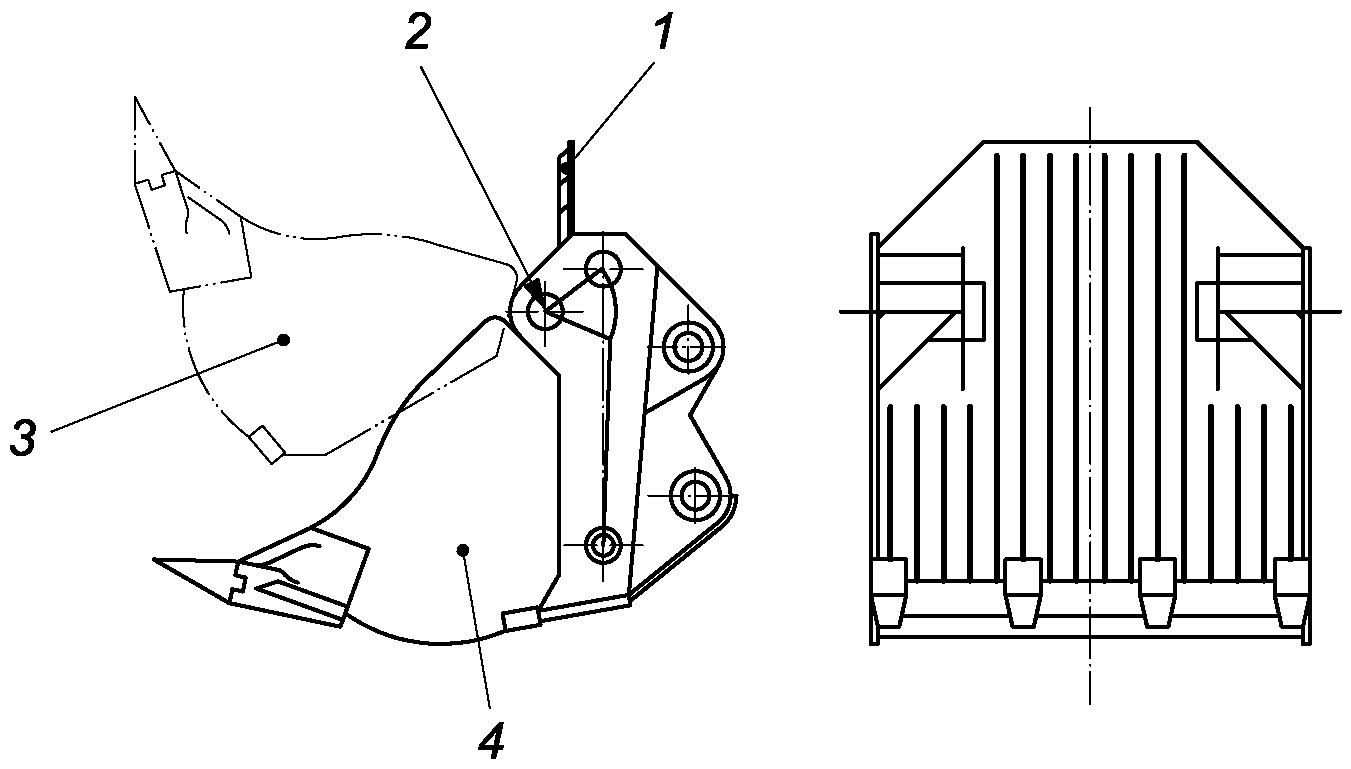
1 — ограждение от просыпания грунта; 2 — ось шарнира;
3 — ковш прямой лопаты в поднятом положении;
4 — ковш с прямой лопатой в заднем положении
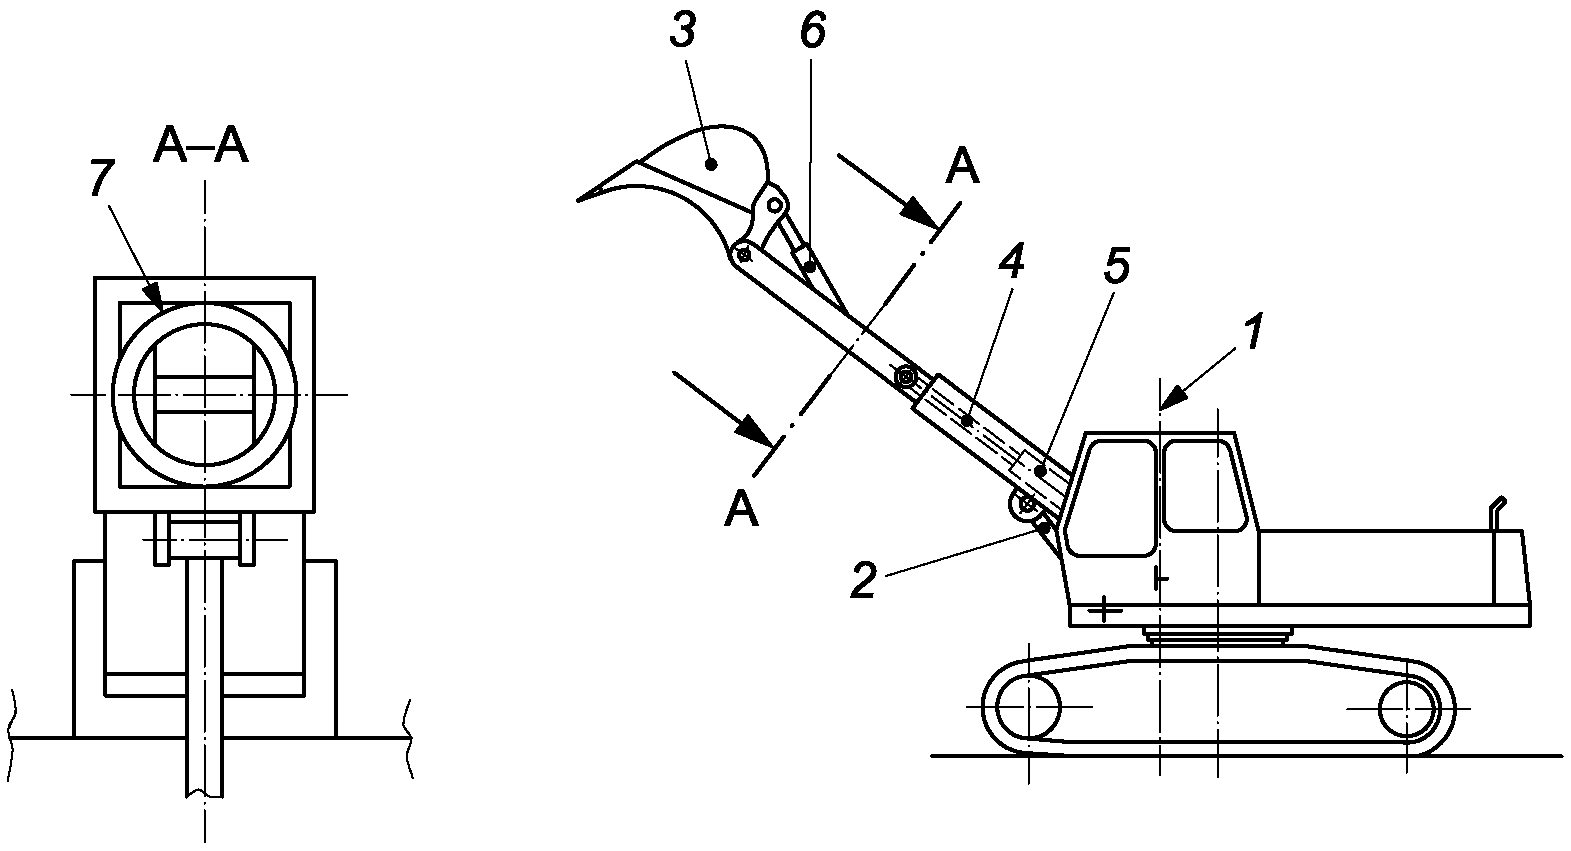
1 — ось стрелы; 2 — цилиндр стрелы; 3 — ковш;
4 — телескопическая стрела; 5 — цилиндр телескопа;
6 — цилиндр ковша; 7 — опора поворота стрелы
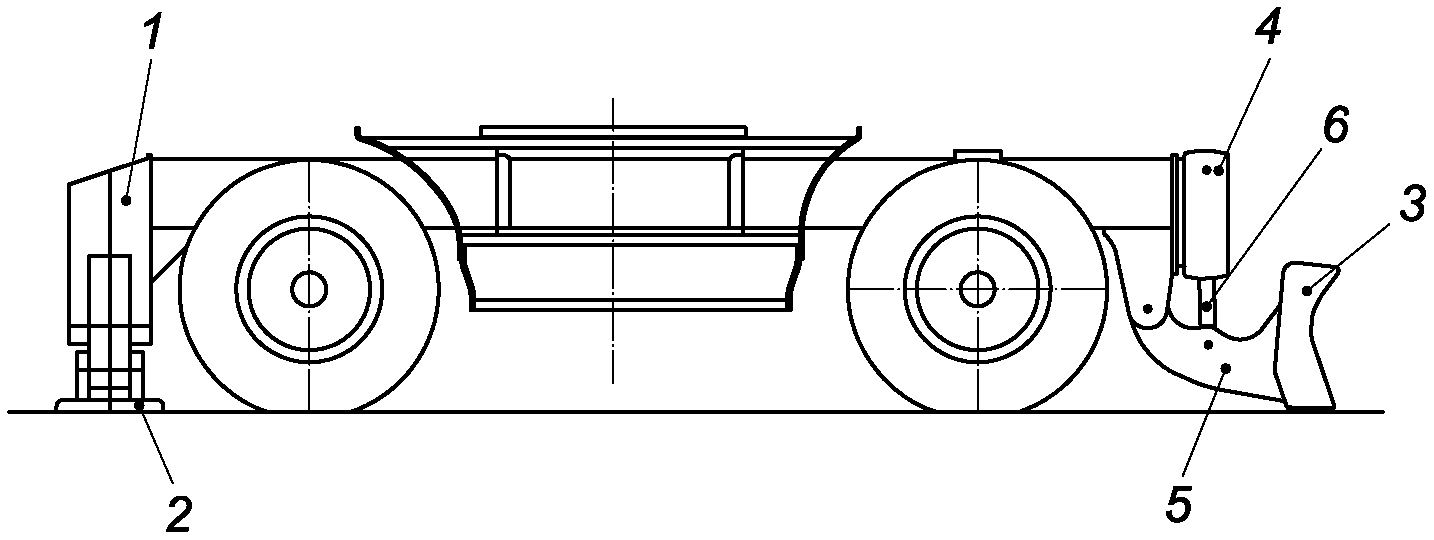
1 — задние аутригеры; 2 — опора аутригера; 3 — нож; 4 — подъемный цилиндр; 5 — толкающий брус; 6 — рычаг ножа
5.2 Размерные характеристики
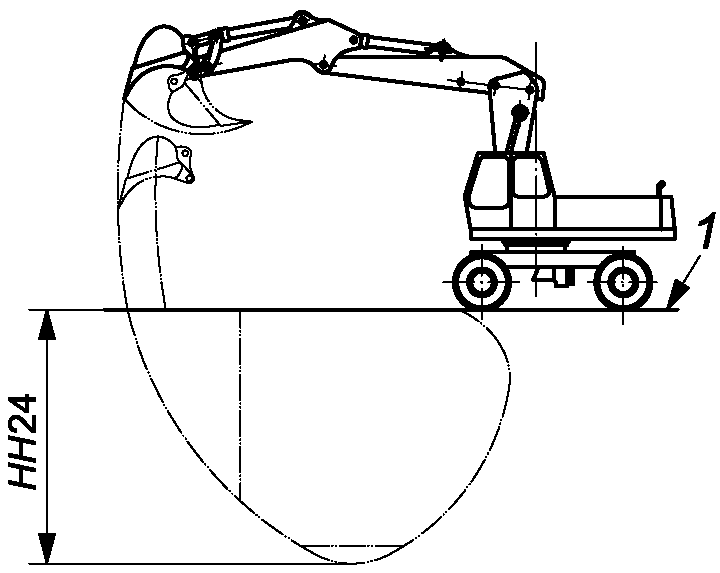
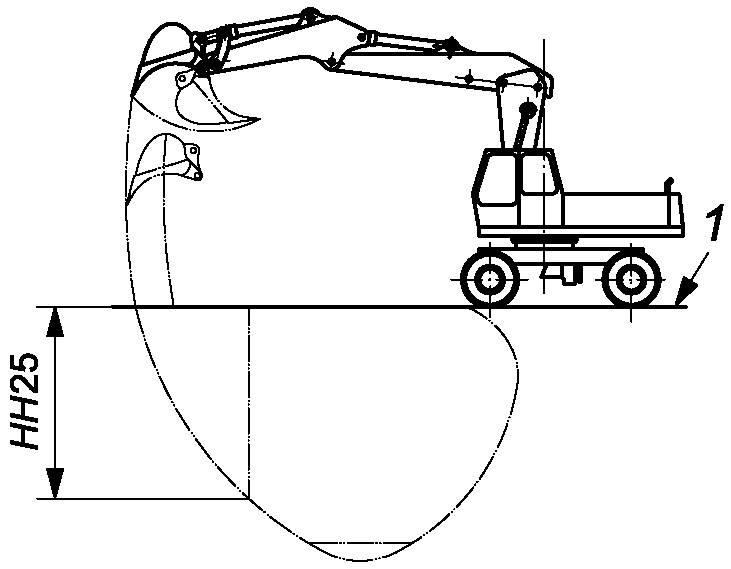
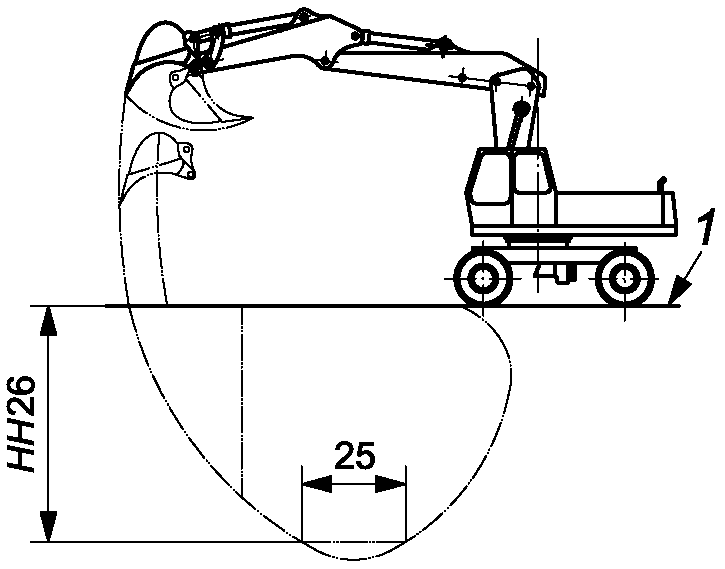
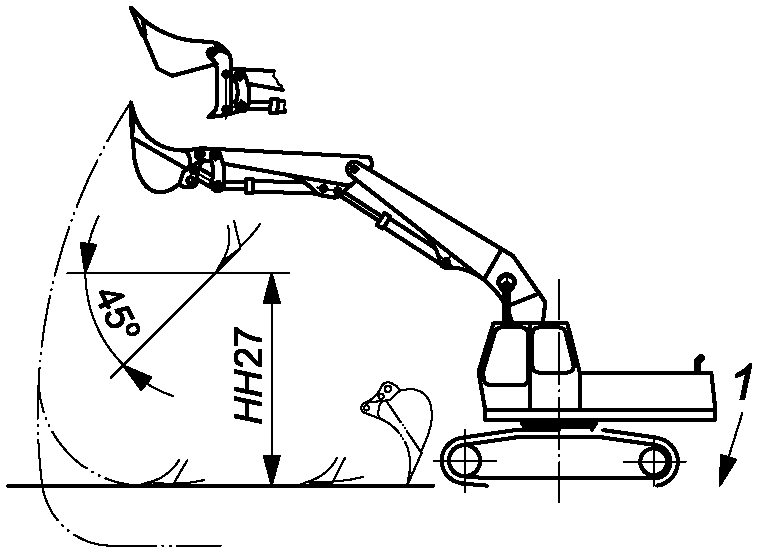
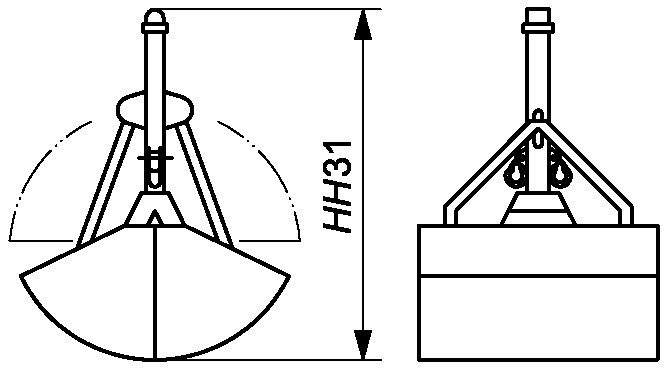
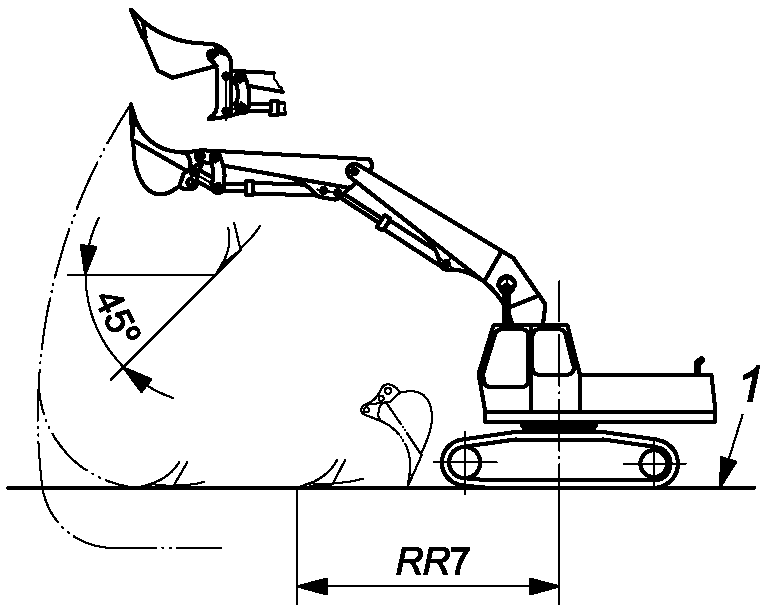
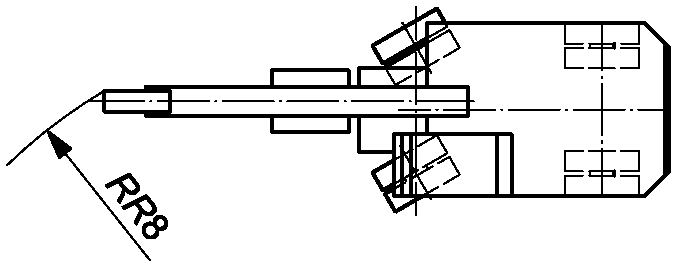
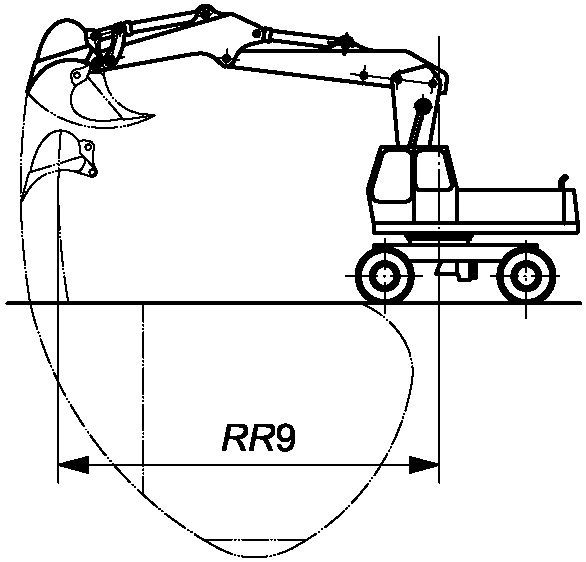
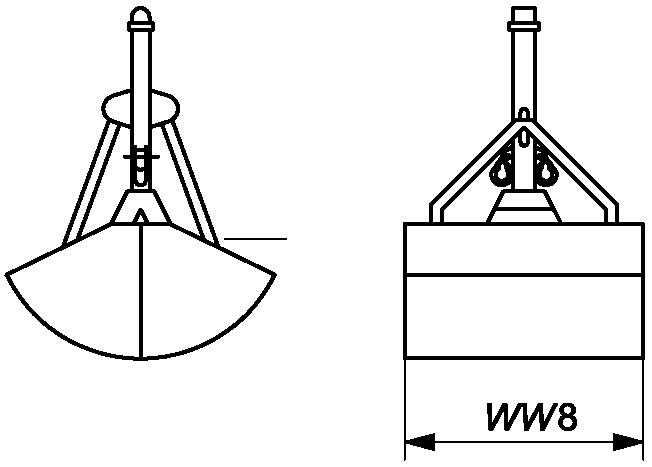
Размерные характеристики рабочего и сменного оборудования для гидравлических экскаваторов должны соответствовать рисункам 23 - 26.
Определения размерных характеристик см. в приложении B.
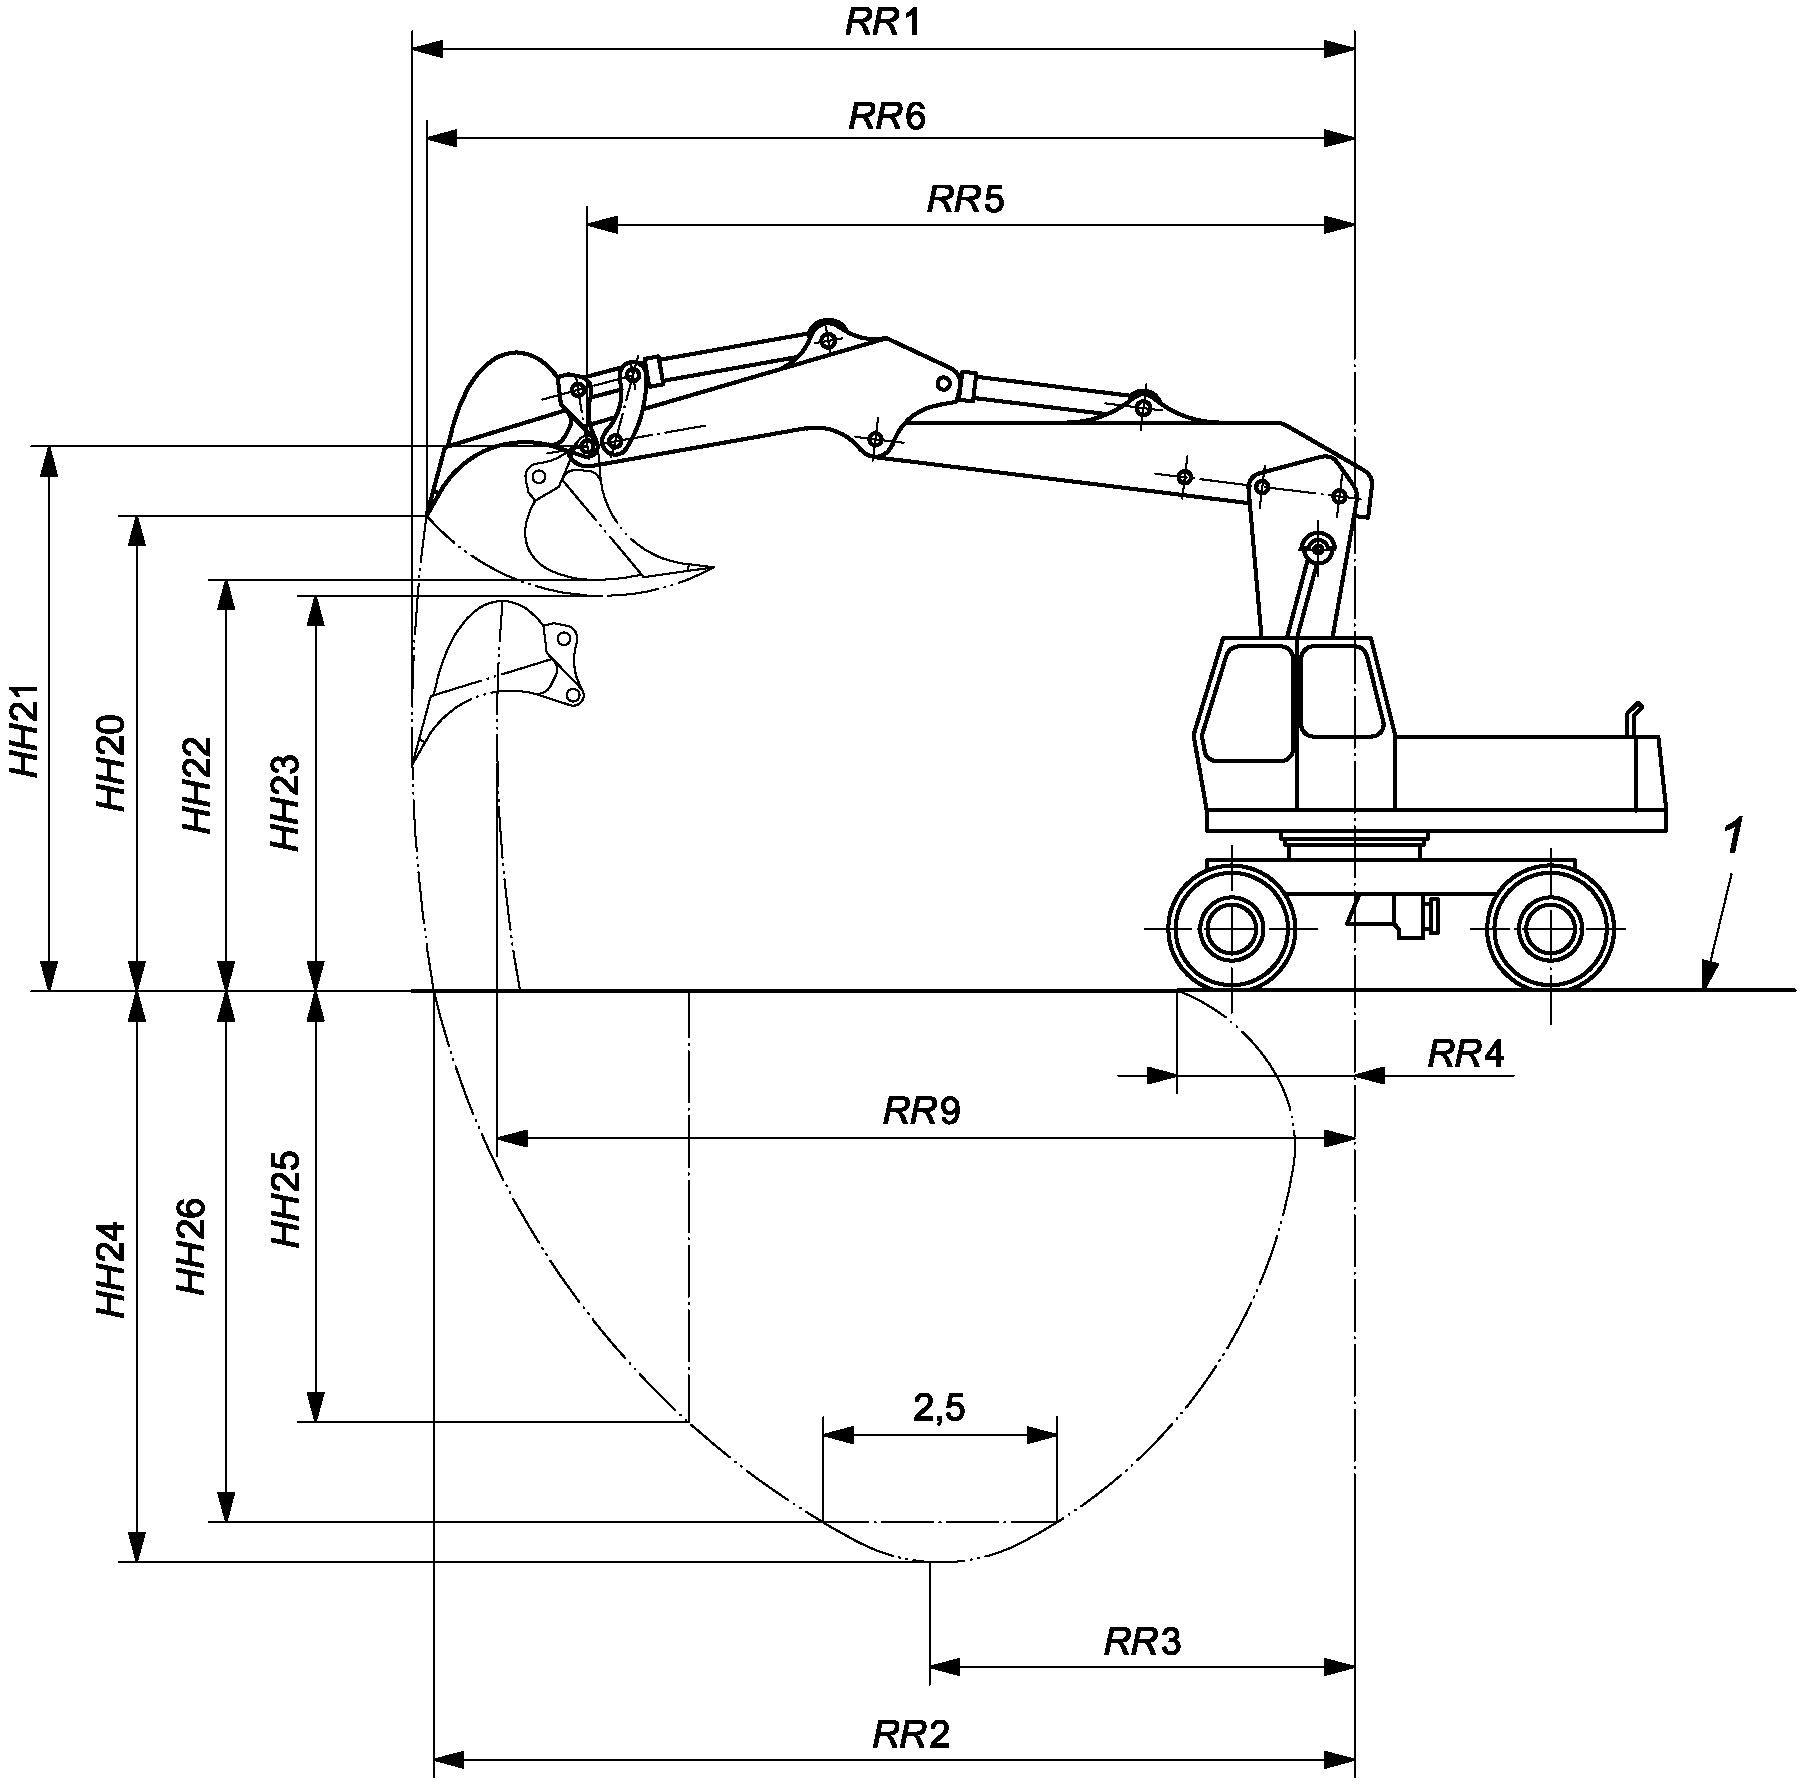
1 — опорная плоскость отсчета (GRP)
Рисунок 23 — Размерные характеристики рабочего оборудования
с ковшом обратной лопаты
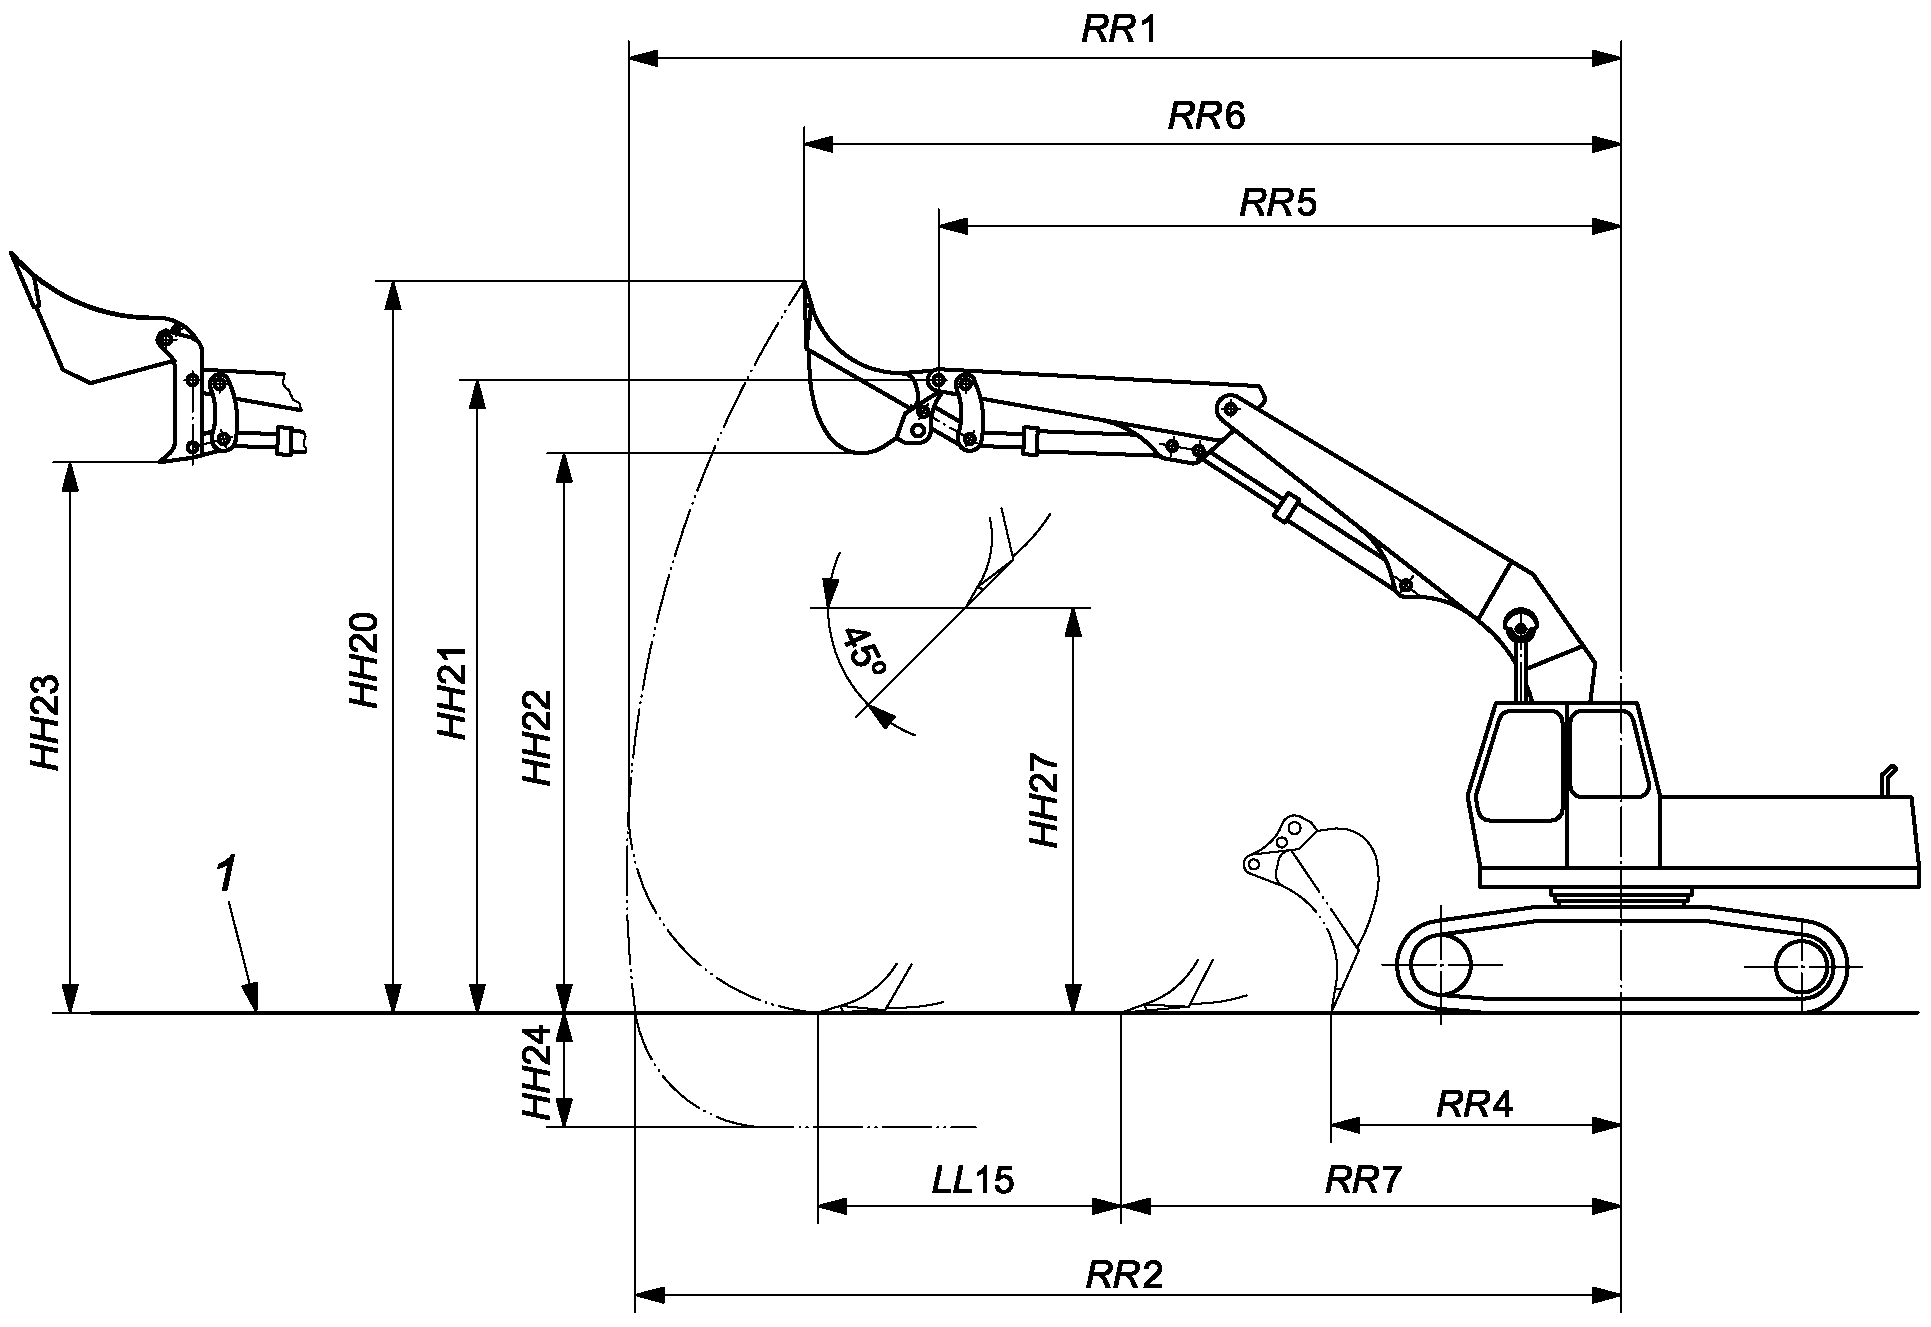
1 — опорная плоскость отсчета (GRP)
Рисунок 24 — Размерные характеристики рабочего оборудования
с ковшом прямой лопаты
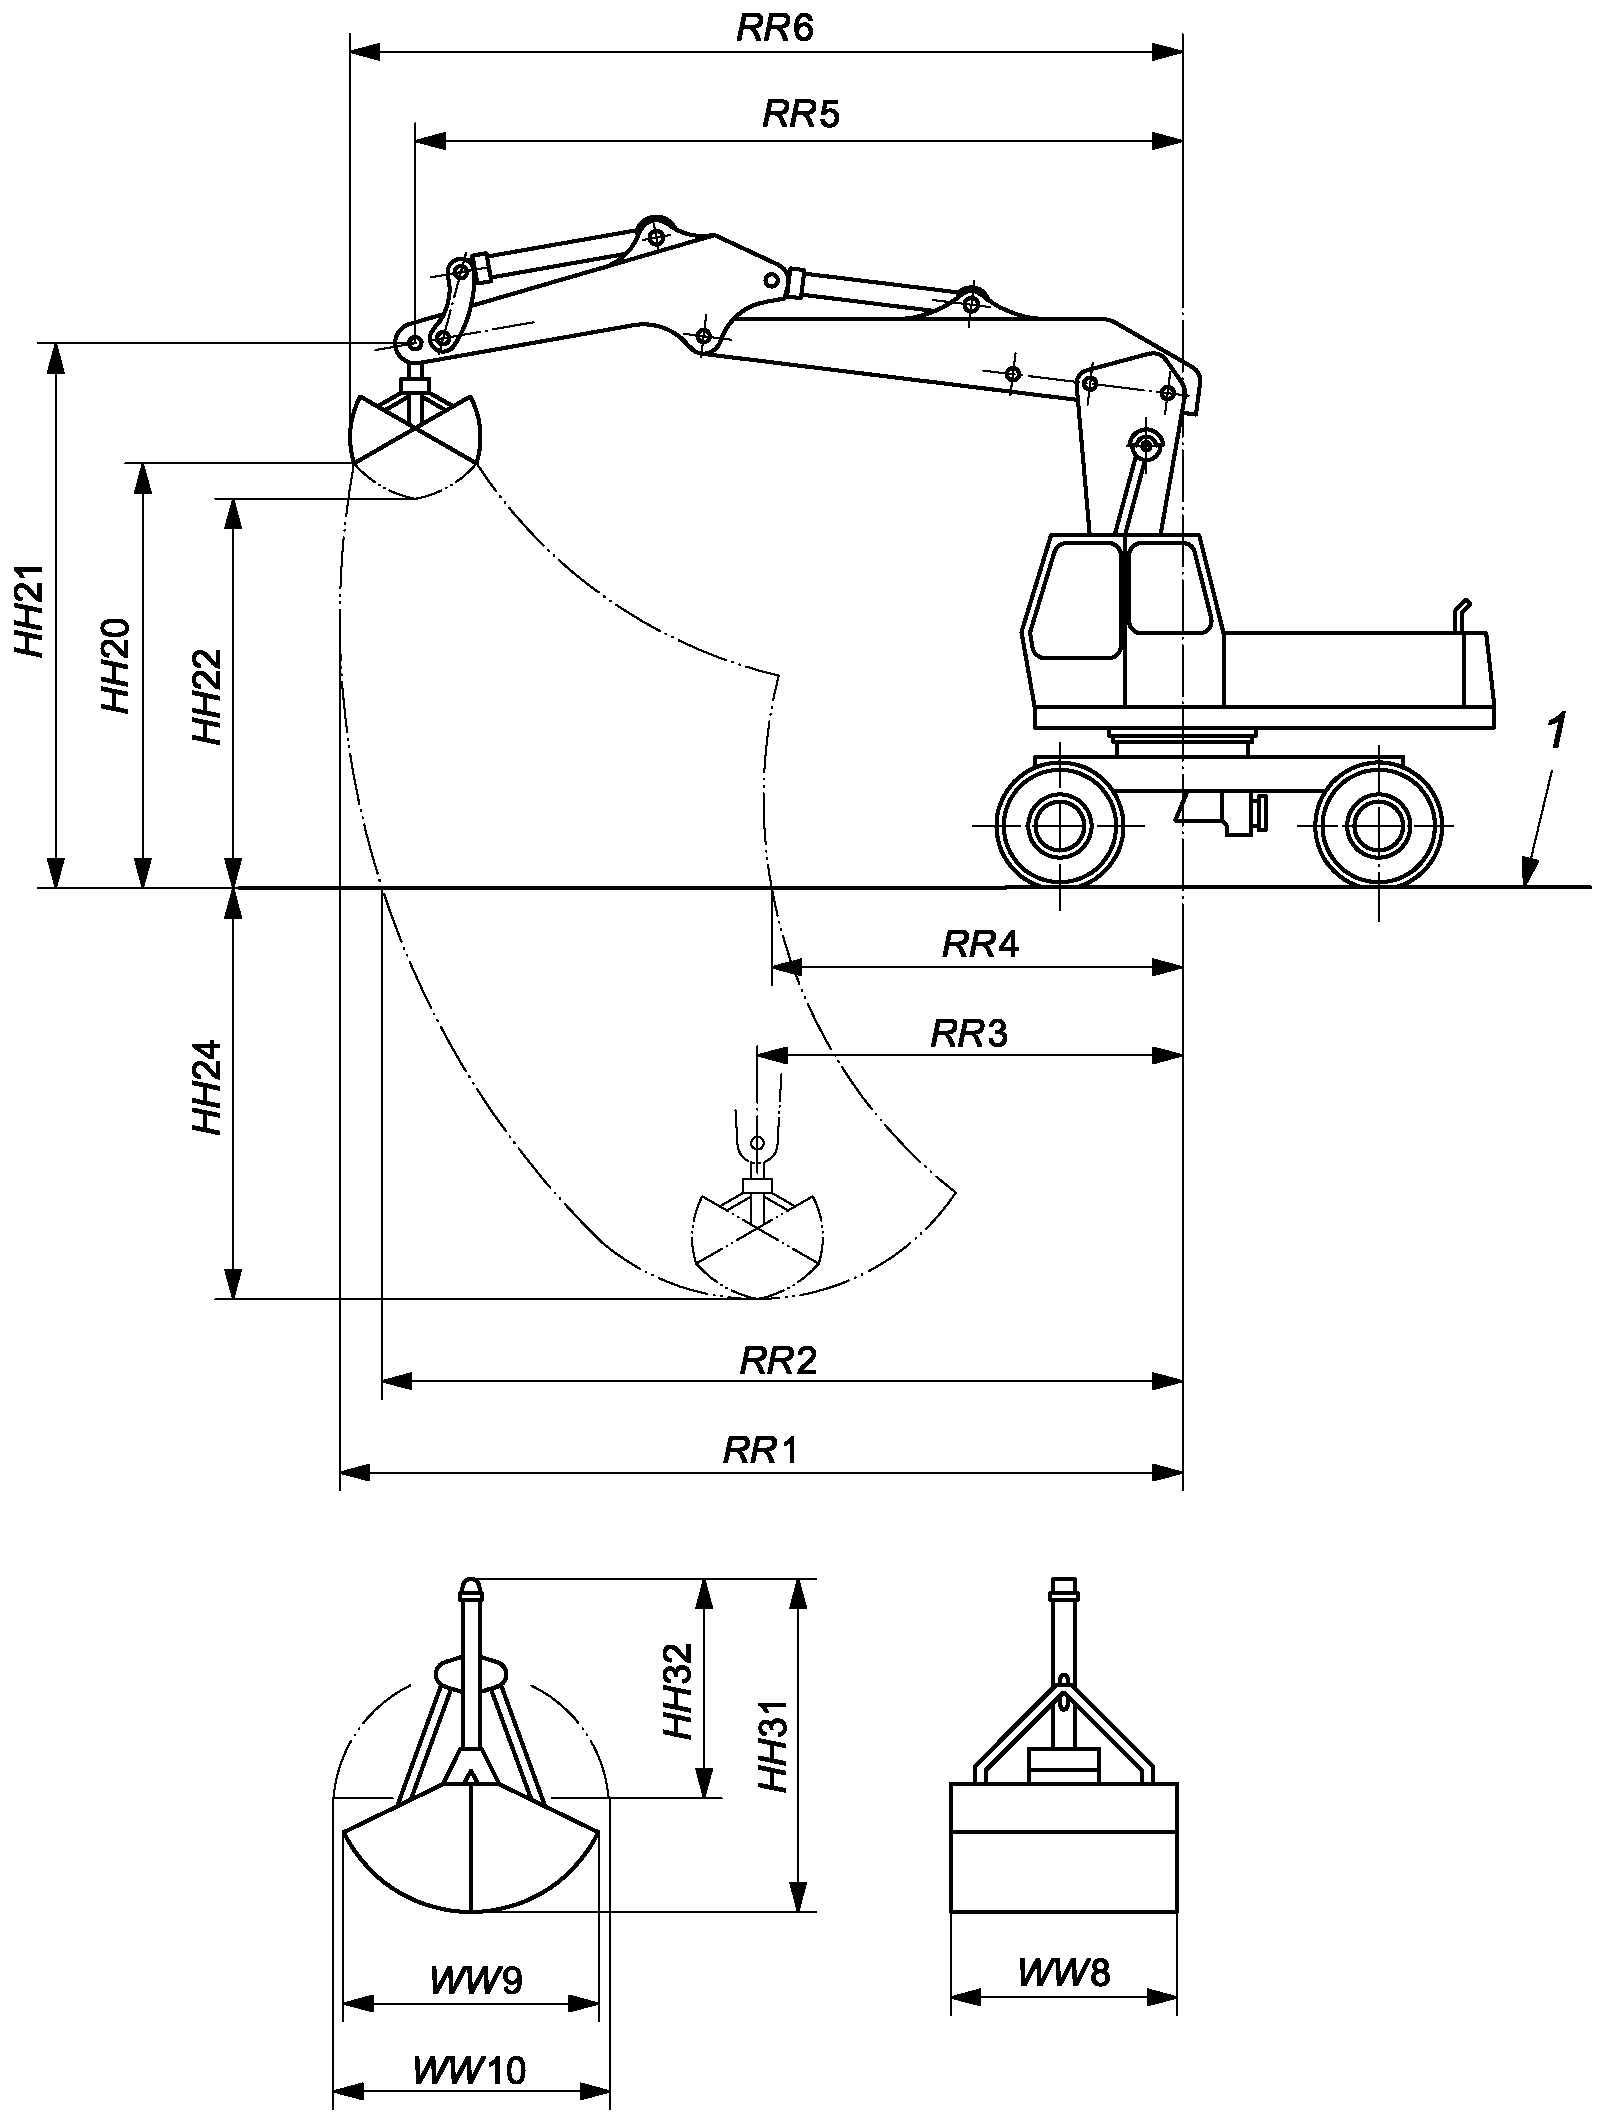
1 — опорная плоскость отсчета (GRP)
Рисунок 25 — Размерные характеристики рабочего оборудования
с грейферным ковшом
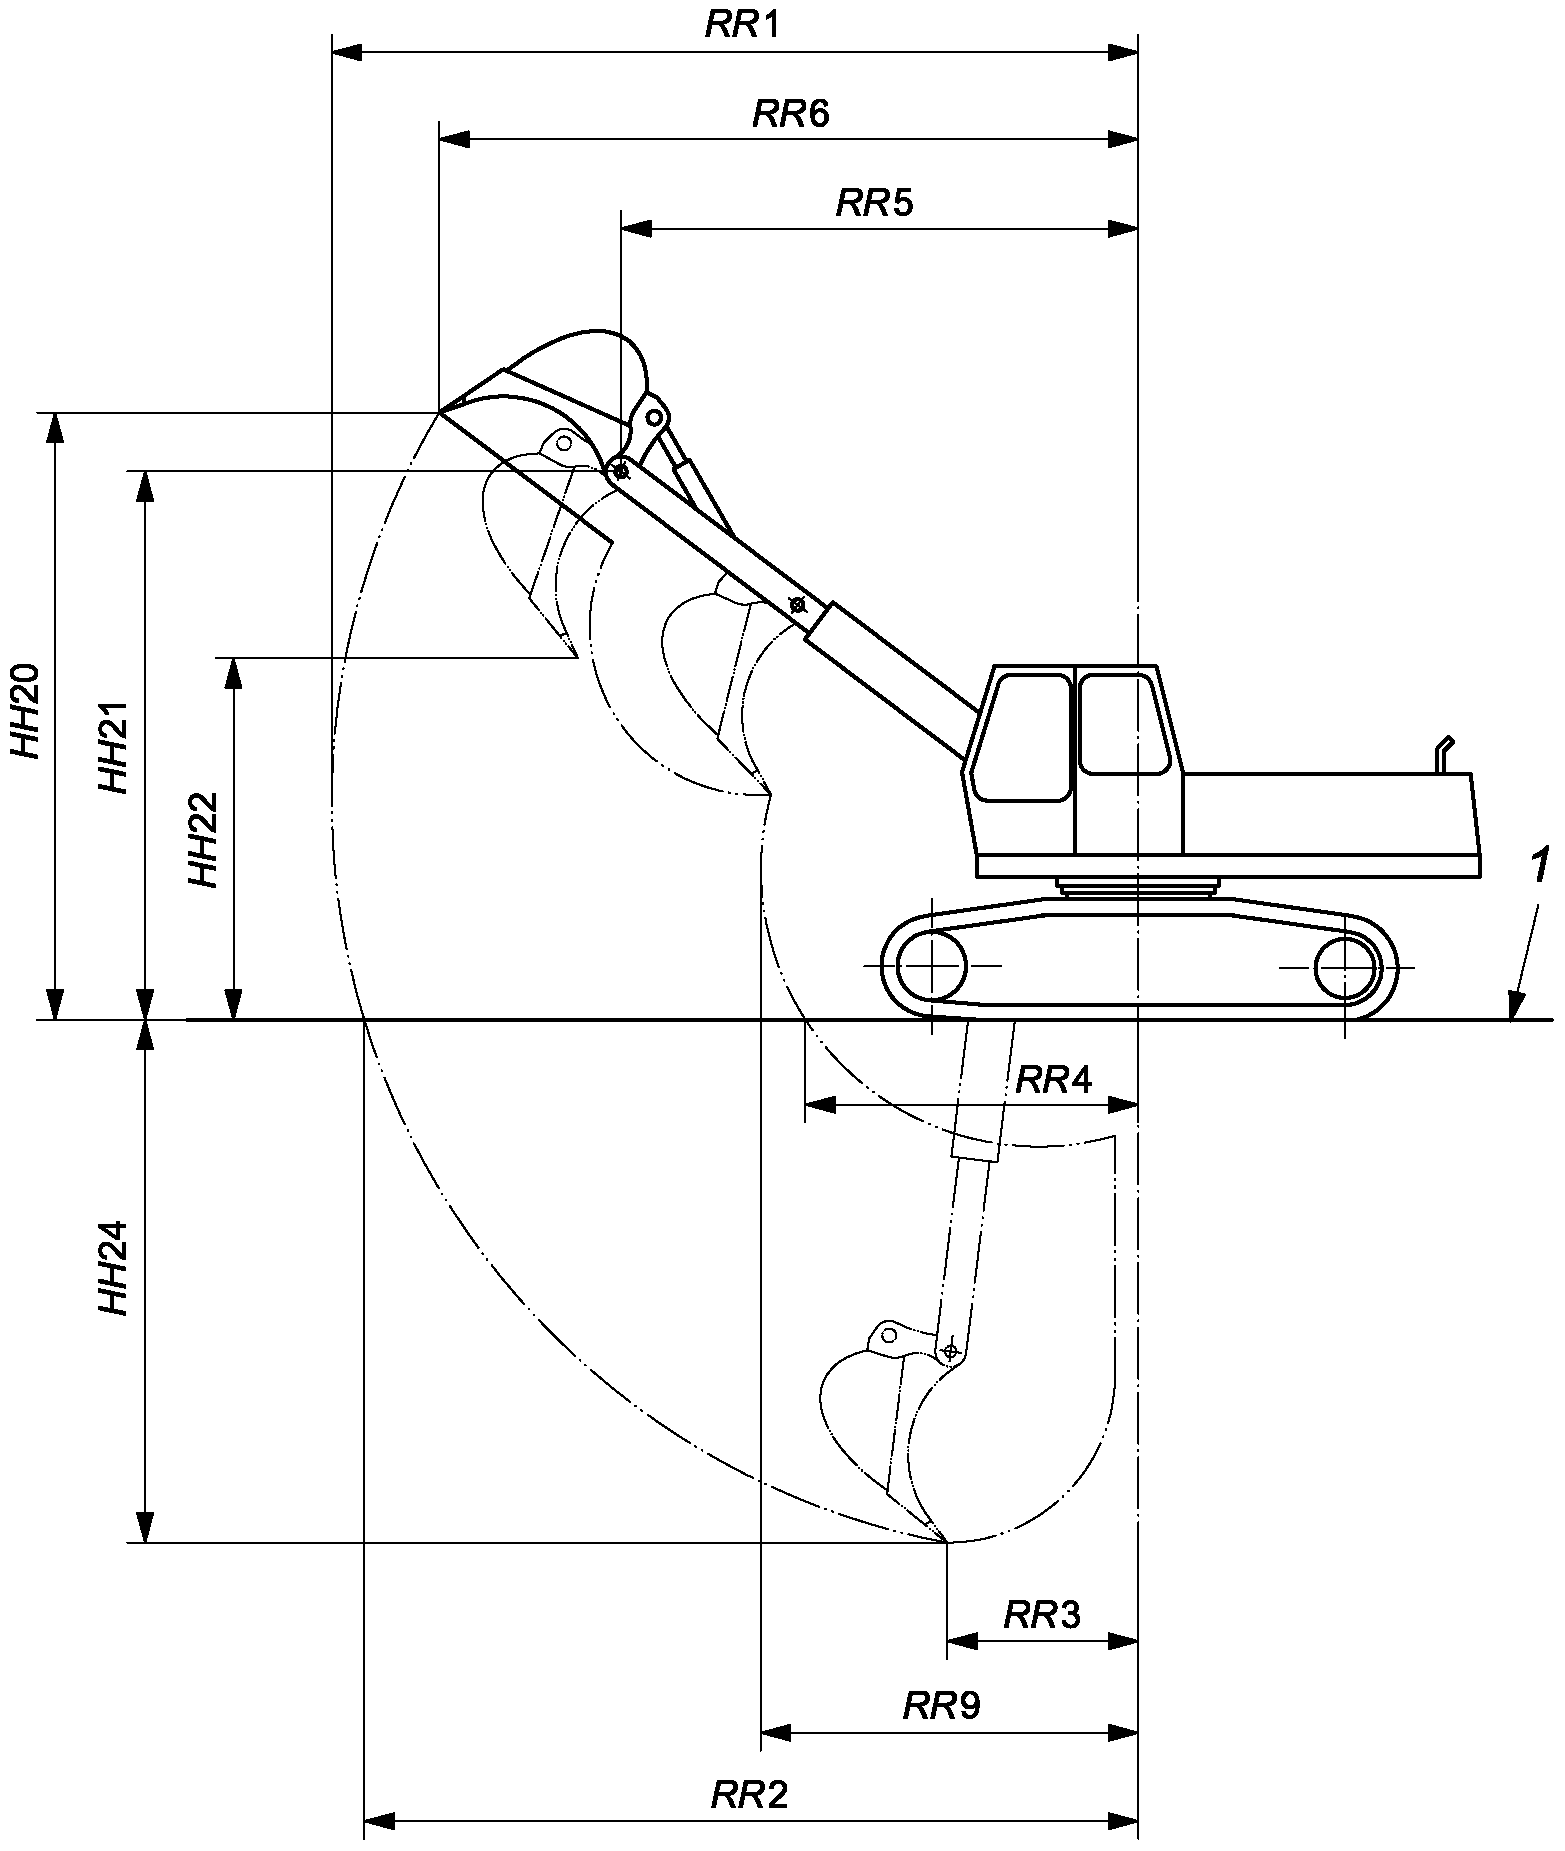
1 — опорная плоскость отсчета (GRP)
Рисунок 26 — Размерные характеристики рабочего оборудования
с телескопической стрелой
5.3 Маневрирование, движение и транспортирование
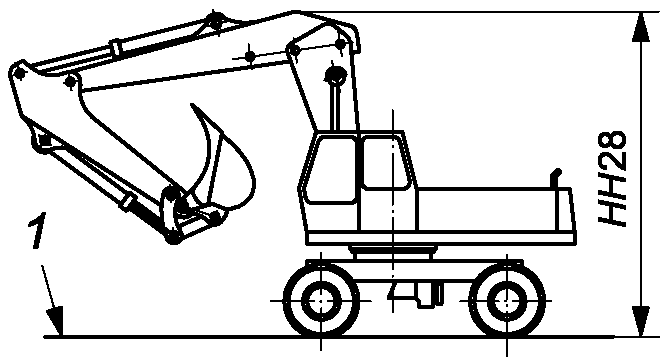
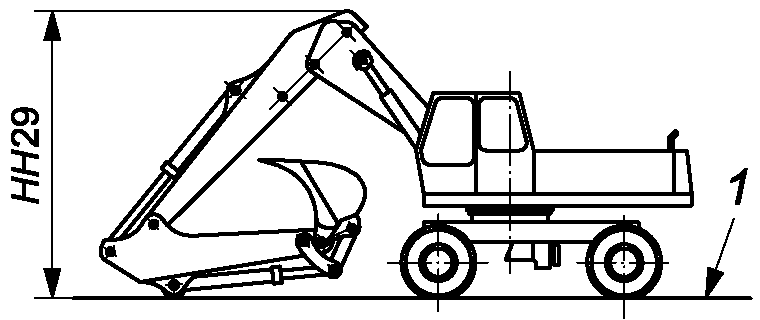
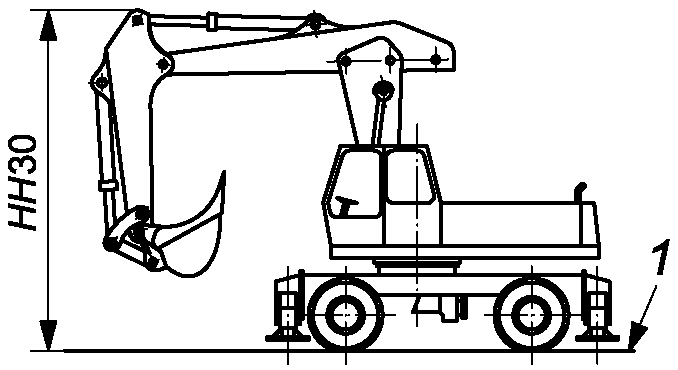
Размерные характеристики, связанные с маневрированием, движением и транспортированием гидравлических экскаваторов, должны соответствовать рисунками 27 - 30.
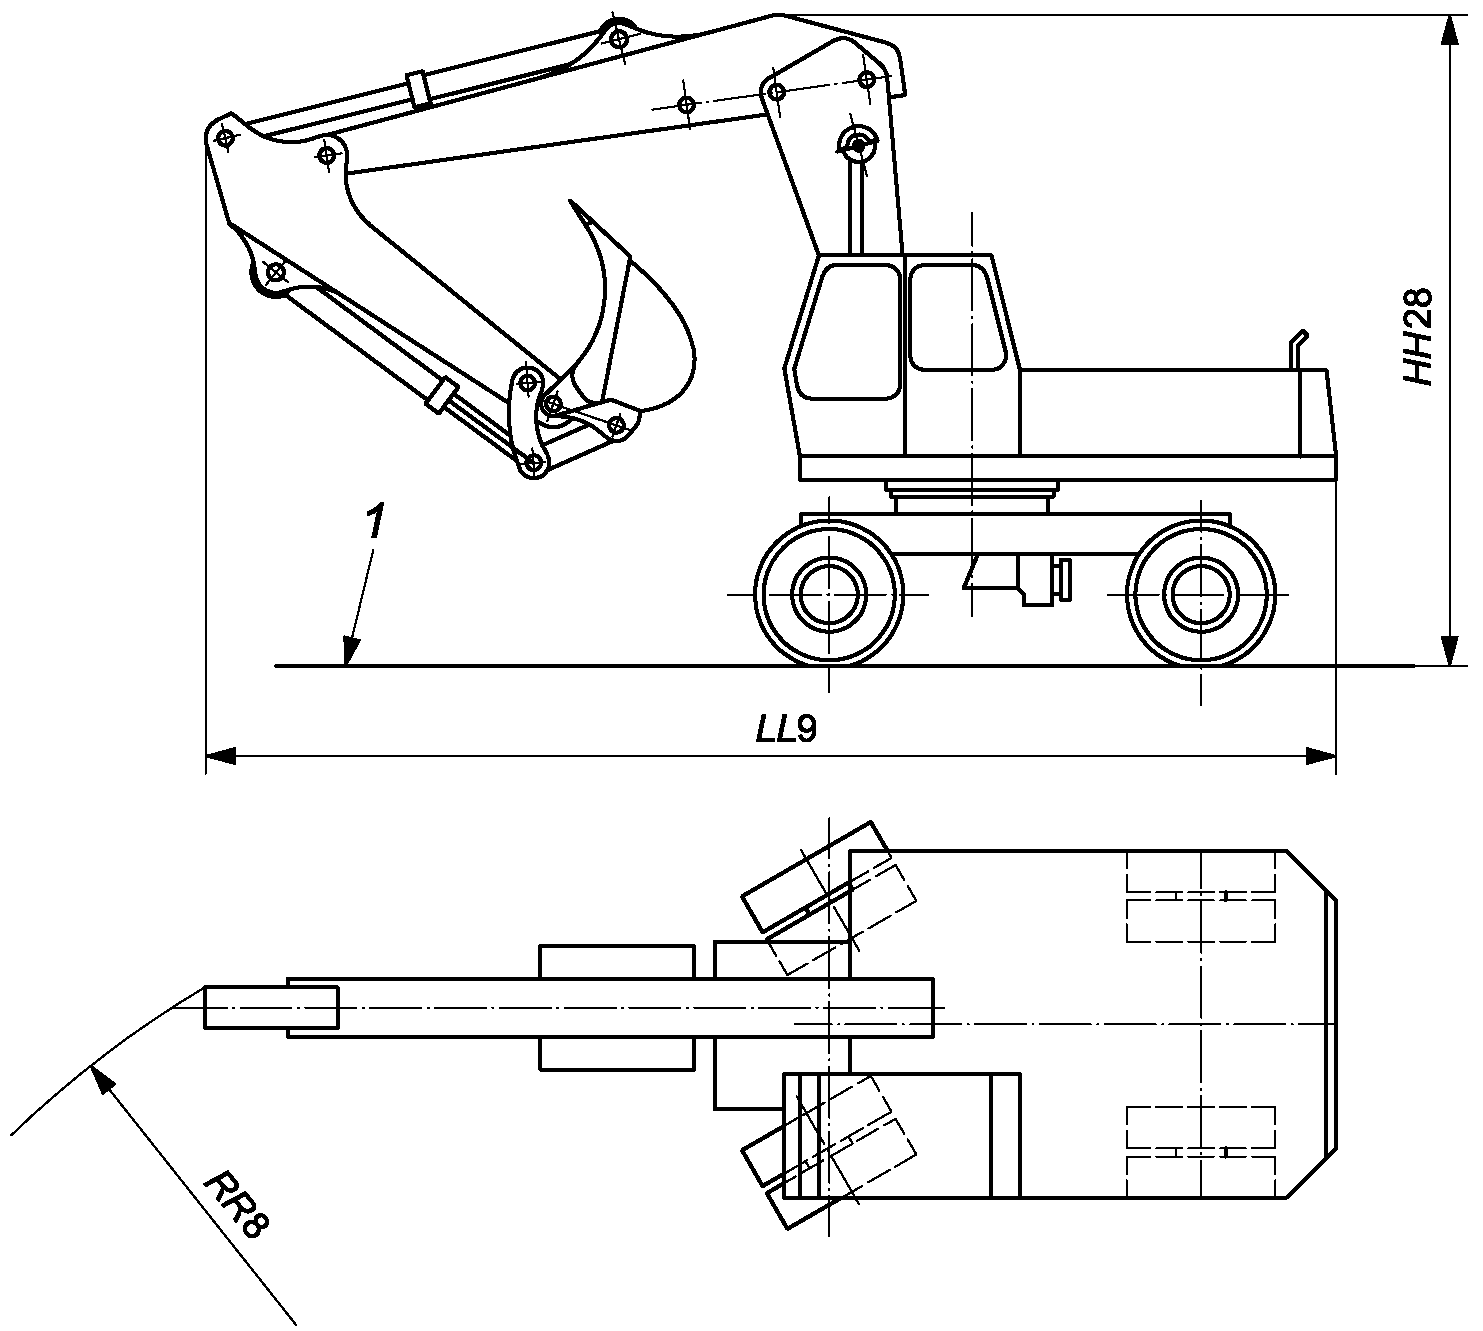
1 — опорная плоскость отсчета (GRP)
в положении маневрирования
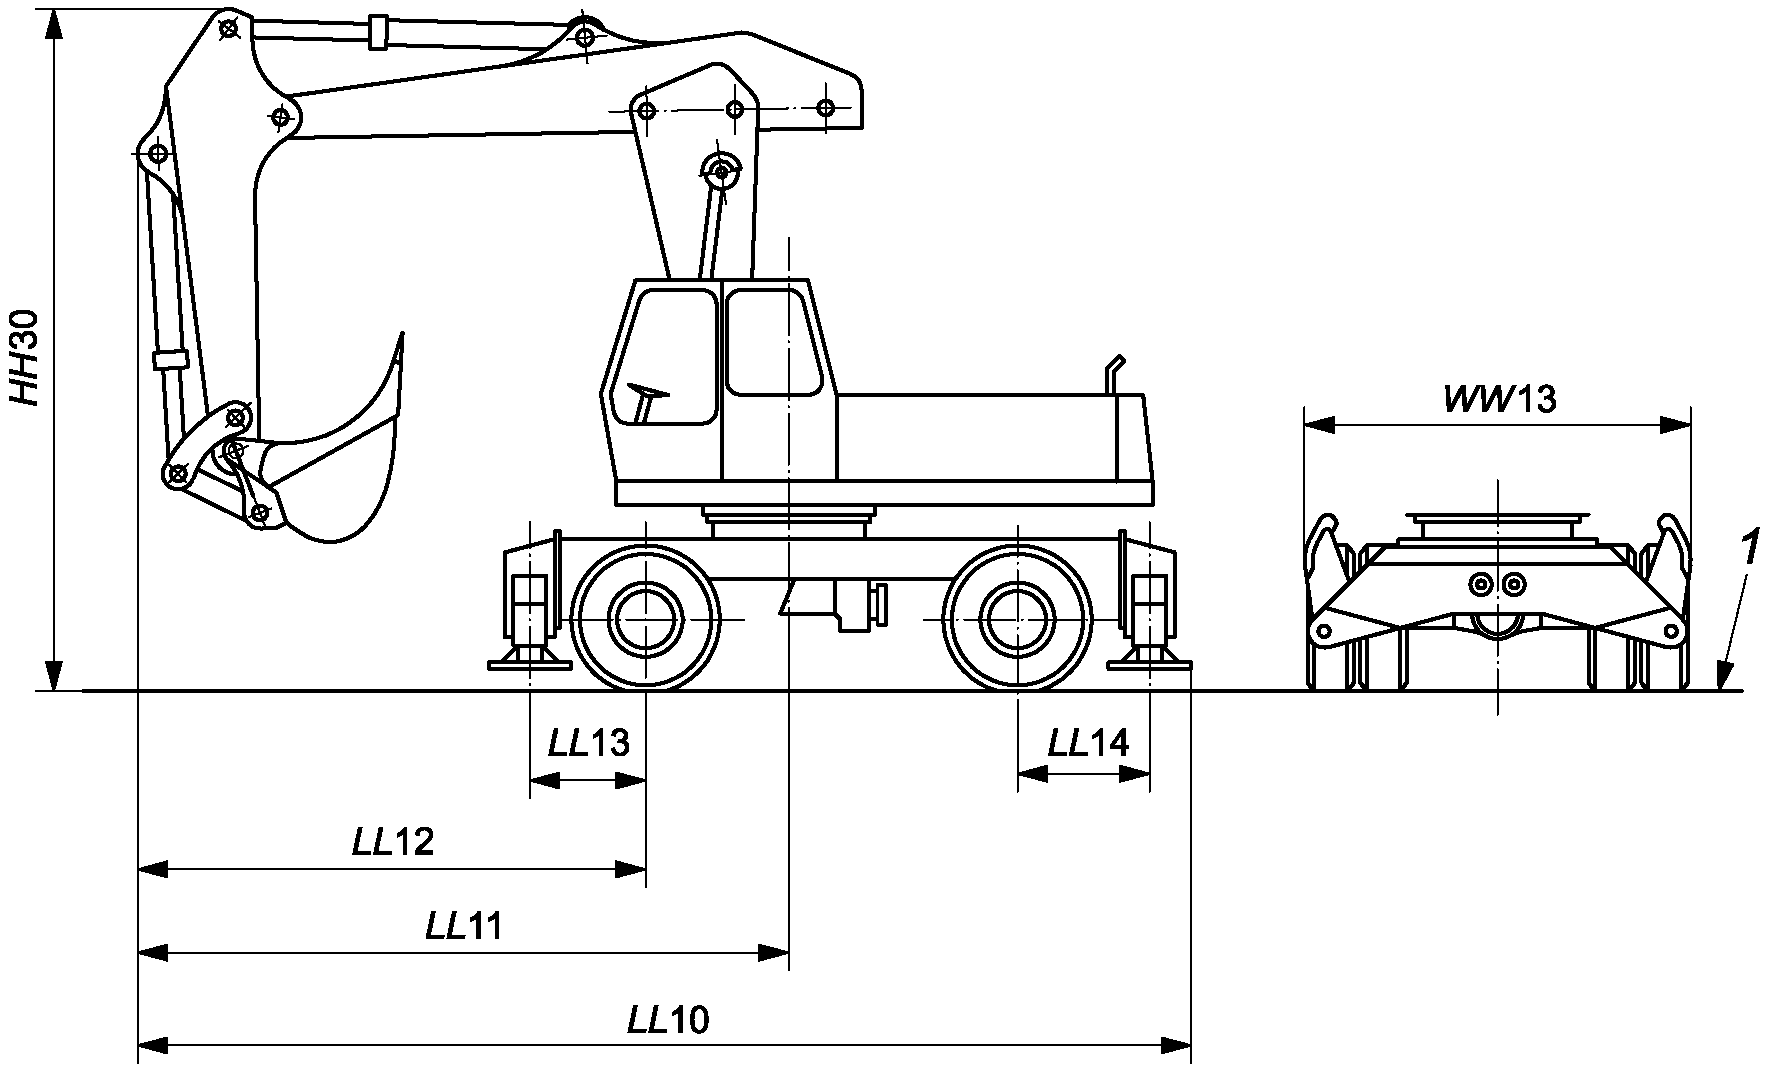
1 — опорная плоскость отсчета (GRP)
в положении движения
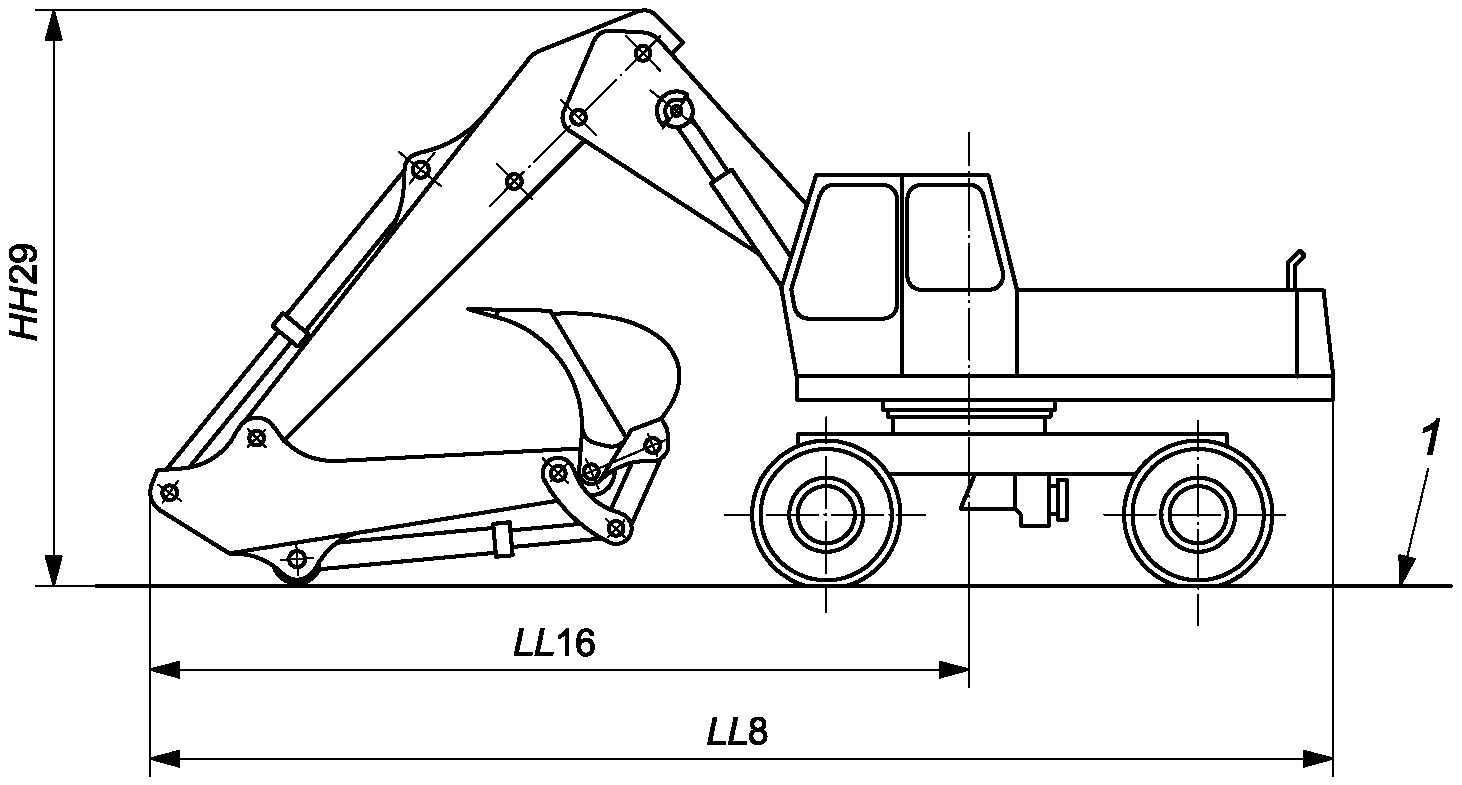
1 — опорная плоскость отсчета (GRP)
в транспортном положении
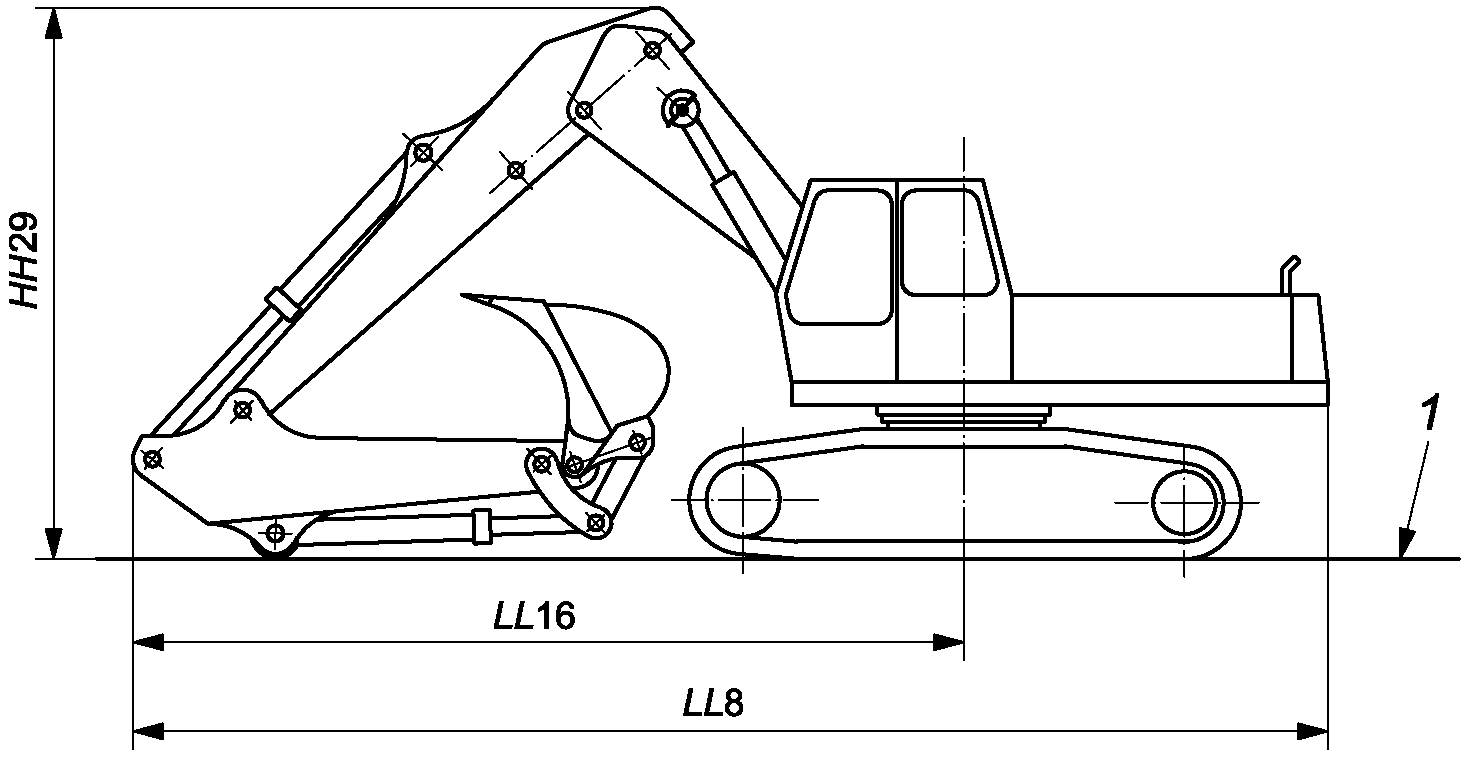
Рисунок 30 — Размерные характеристики гусеничного экскаватора в транспортном положении
6 Определение технических характеристик
6.1 Полезная мощность
6.2 Максимальная скорость движения
Это максимальная скорость, полученная на твердой ровной поверхности с опорожненным ковшом и определенная согласно ISO 6014.
6.3 Максимальная частота вращения
Это максимальная частота вращения поворотной платформы и рабочего оборудования в оборотах в минуту.
6.4 Тормозные характеристики
Для колесных экскаваторов см. ISO 3450.
Для гусеничных экскаваторов см. ISO 10265.
6.5 Рулевое управление (только колесные экскаваторы)
6.6 Усилие копания
Максимальное вырывное усилие ковша обратной лопаты с использованием цилиндра ковша.
Максимальное вырывное усилие ковша обратной лопаты с использованием цилиндра рукояти.
Максимальное вырывное усилие ковша прямой лопаты с использованием цилиндра ковша.
Максимальное вырывное усилие ковша прямой лопаты с использованием цилиндра рукояти.
6.7 Номинальная грузоподъемность
7 Технические характеристики для коммерческой документации
7.1 Двигатель
a) тип зажигания, т.е. с воспламенением от сжатия или искровым зажиганием;
b) тактность, т.е. двухтактный или четырехтактный;
c) способ подачи воздуха, т.е. с естественным всасыванием, с механическим наддувом или газотурбонаддувом;
h) полезная мощность ISO на маховике при заданных частотах вращения двигателя;
i) максимальный крутящий момент при заданных частотах вращения двигателя в минуту.
Далее представлены примеры прочих данных, связанных с двигателем, которые могут быть указаны:
- изготовитель или модель;
- система охлаждения, т.е. охлаждение водой или воздухом;
- тип топлива;
- тип стартера;
- напряжение электрической системы.
7.2 Гидравлическая система
a) подача насоса при заданном давлении и заданных оборотах двигателя;
b) максимальное нормальное рабочее давление системы.
Прочая информация может быть указана при желании.
7.3 Заправочные емкости для рабочих жидкостей
Далее представлены примеры прочих соответствующих данных, которые могут быть указаны:
- гидробака;
- системы охлаждения;
- картера двигателя;
- конечных передач;
- насосов привода хода;
- картера системы поворота платформы.
7.4 Система фильтрации
Может быть указан тип фильтрационной системы.
7.5 Гусеничный экскаватор
7.5.1 Рулевое управление и торможение
Необходимо указать тип и приведение в действие рулевого управления и тормозной системы.
Пример - Барабанный или дисковый; в масляной ванне или сухой; гидравлический или механический.
7.5.2 Конечная передача
Может быть указан тип конечной передачи и соответствующая информация.
Пример - Одноступенчатая или двухступенчатая; планетарная; передаточное число; смазка.
7.5.3 Гусеничный движитель
Далее представлены примеры прочих соответствующих данных, которые могут быть указаны:
- площадь контакта с землей (определяется расчетным методом);
- число башмаков (с каждой стороны);
- число поддерживающих катков (с каждой стороны);
- количество опорных катков (с каждой стороны).
7.6 Колесный экскаватор
7.6.1 Ведущий мост
Может быть указан тип ведущего моста.
Пример - Без подвески; коническая главная передача; дифференциальный; двухскоростной; гидростатический; с планетарной конечной передачей.
7.6.2 Рулевое управление
Указать тип рулевого управления.
Далее представлены примеры прочих данных, которые могут быть указаны:
- радиус поворота (левый и правый);
- угол складывания шарнирно-сочлененной рамы;
- габаритный диаметр машины.
7.6.3 Тормоза
Далее представлена информация, которая может быть указана:
- тип и приводная система рабочего тормоза;
- тип и приводная система ручного тормоза;
- тип и приводная система вспомогательных тормозов;
- эксплуатационные характеристики тормоза.
7.6.4 Шины
Необходимо указать размер и тип шин.
Далее представлены примеры прочих данных, которые могут быть указаны:
7.7 Эксплуатационная масса
Необходимо указать эксплуатационную массу.
7.8 Отгрузочная масса
Необходимо указать отгрузочную массу.
(обязательное)
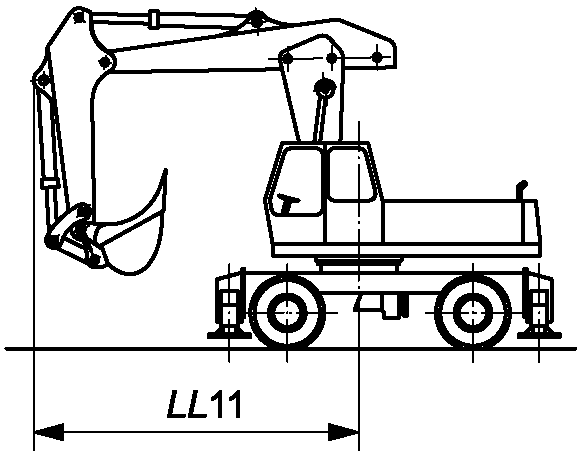
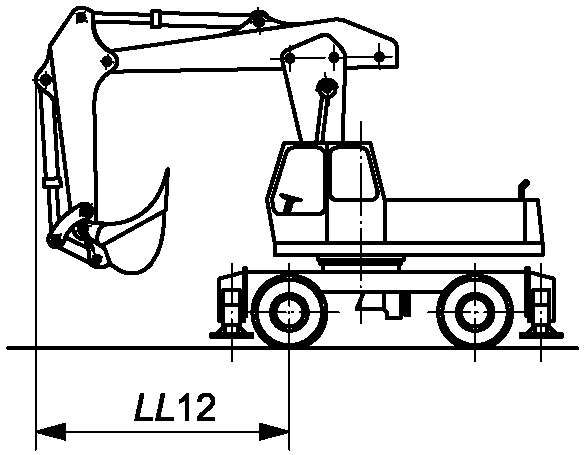
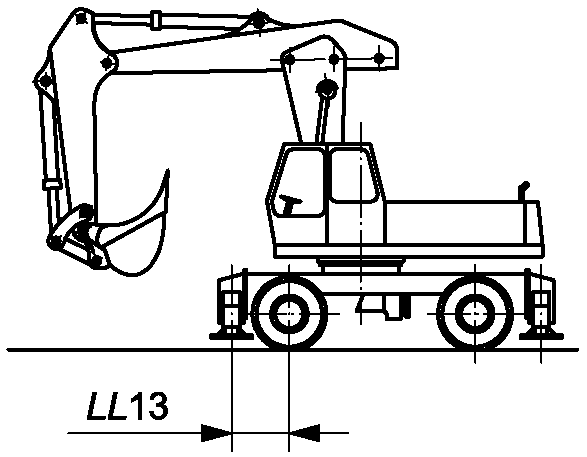
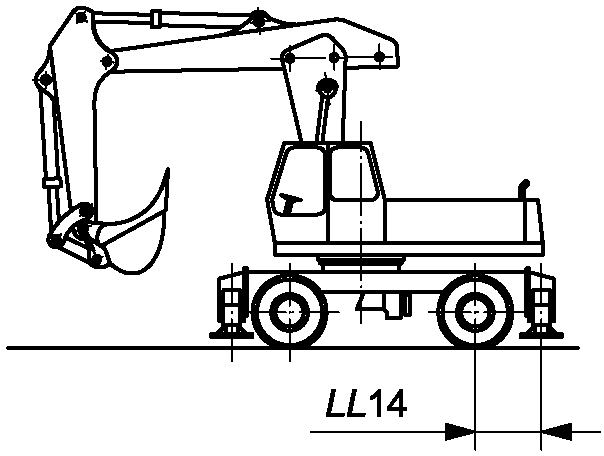
В настоящем приложении приведены определения высоты, ширины, длины, радиусные и угловые размерные характеристики экскаваторов. См. также рисунок 5.
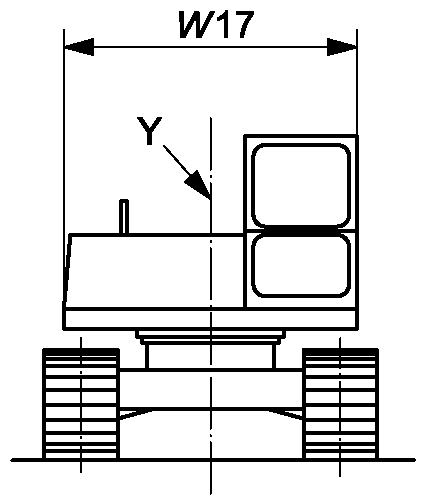
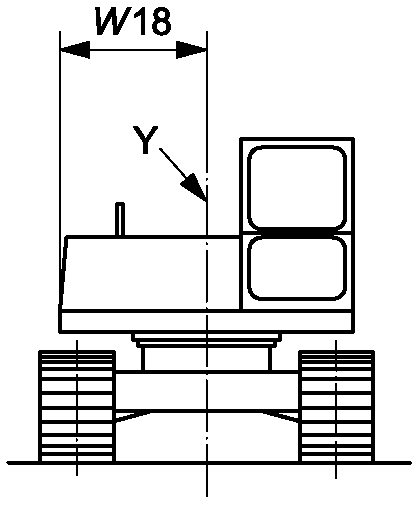
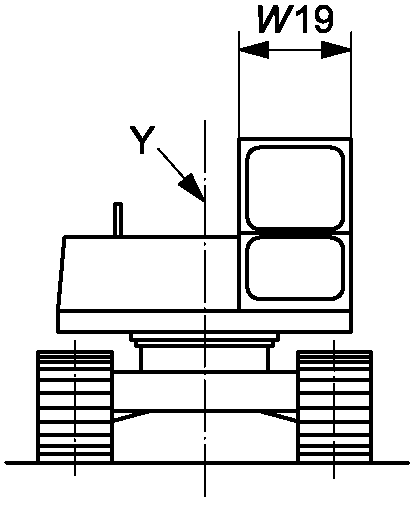
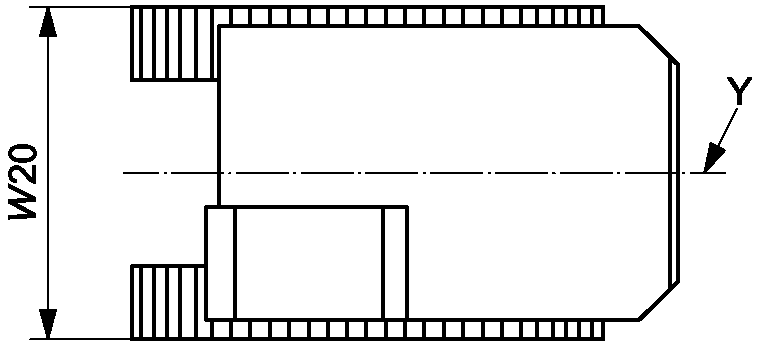
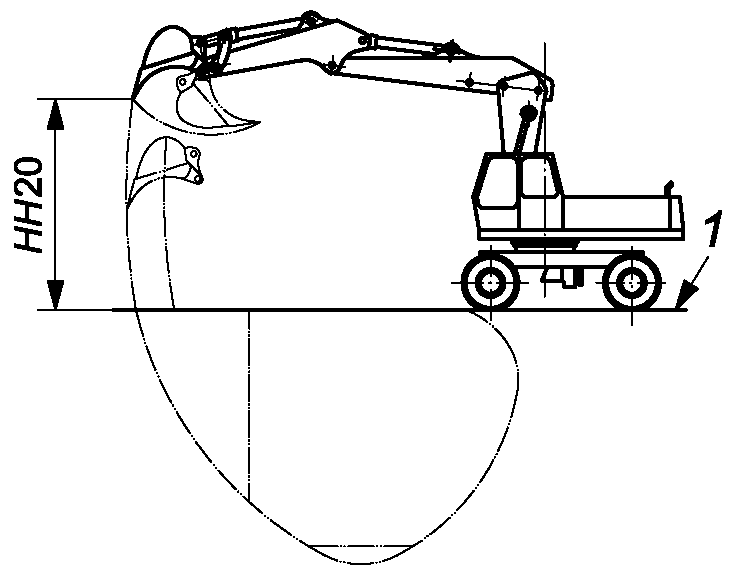
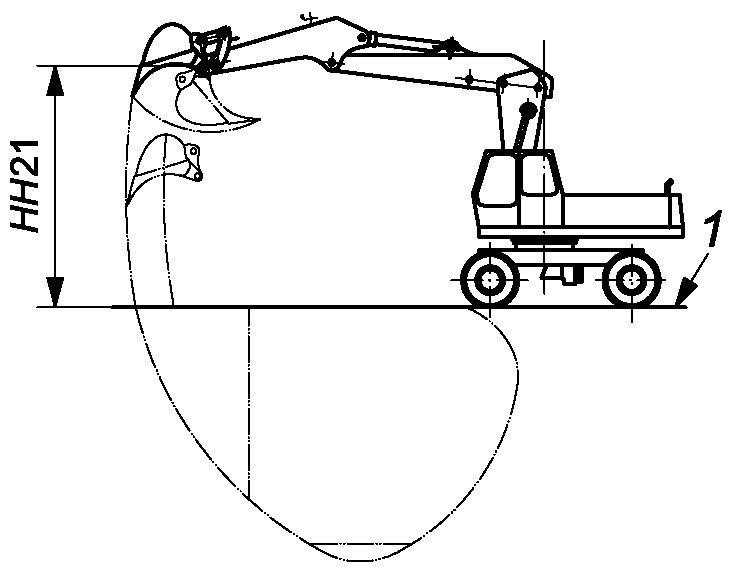
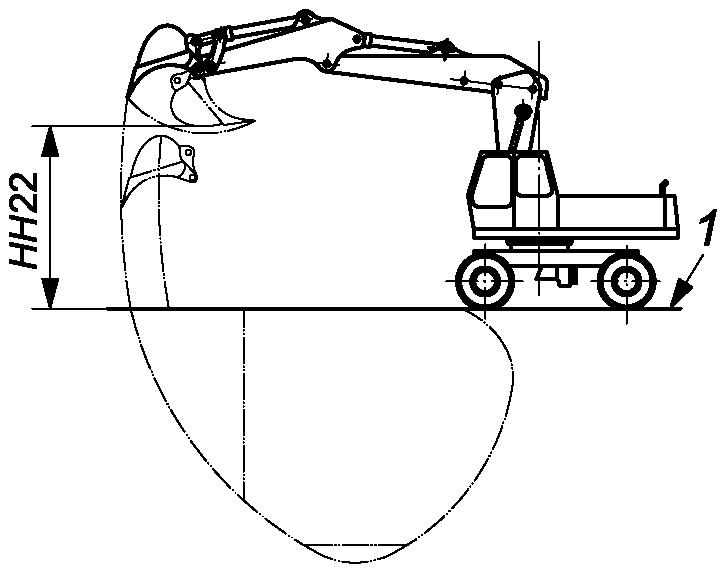
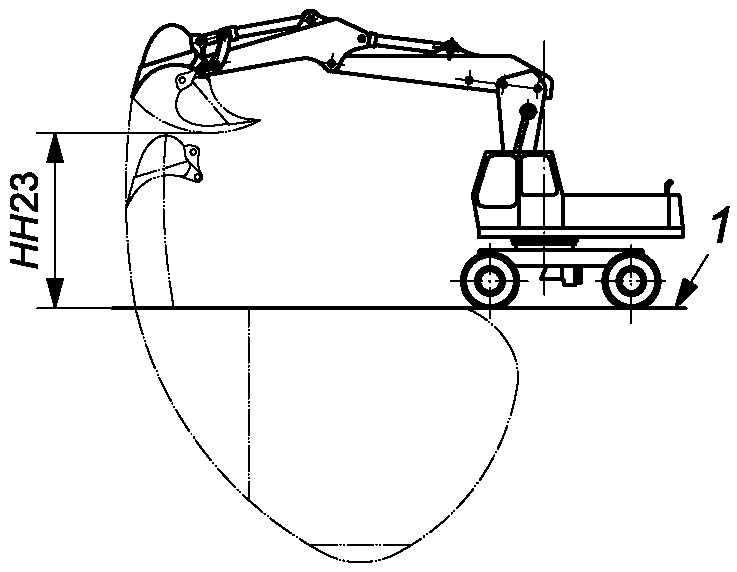
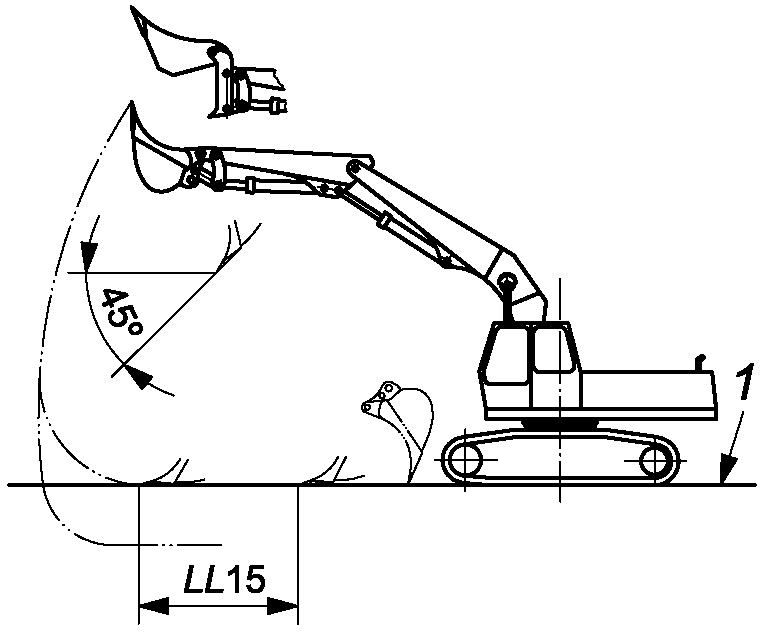
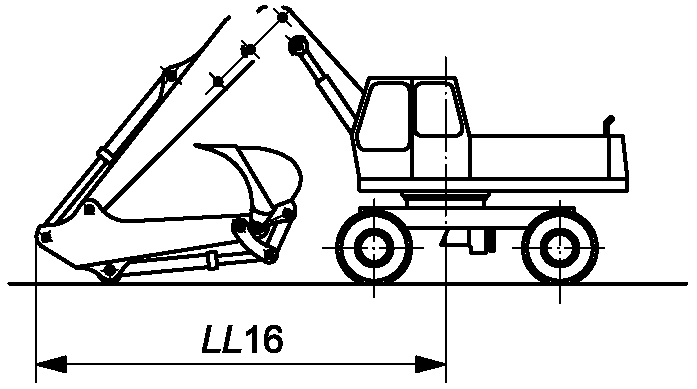
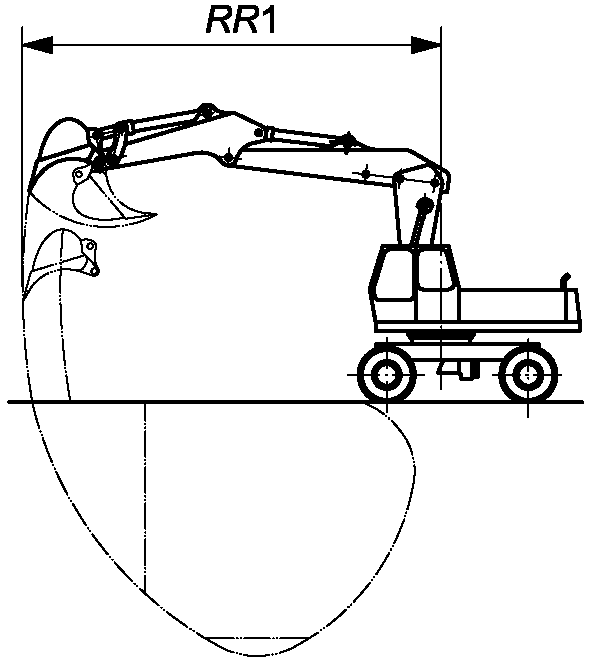
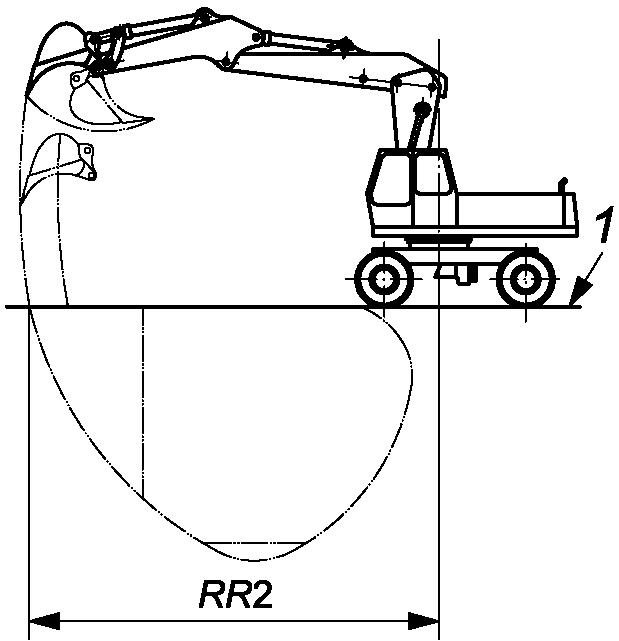
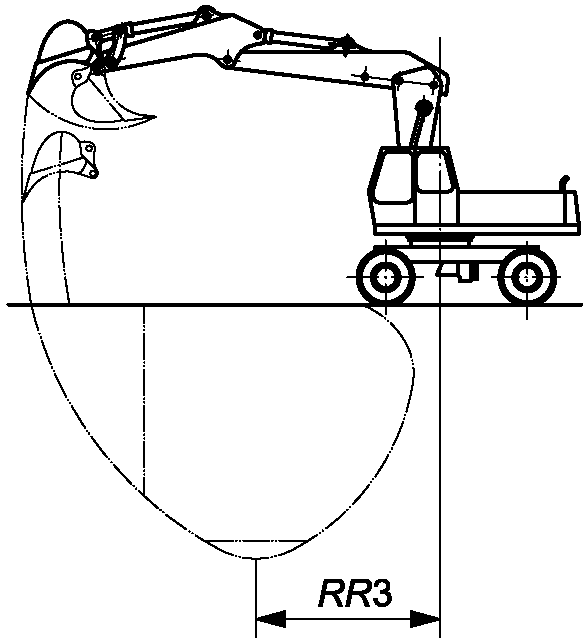
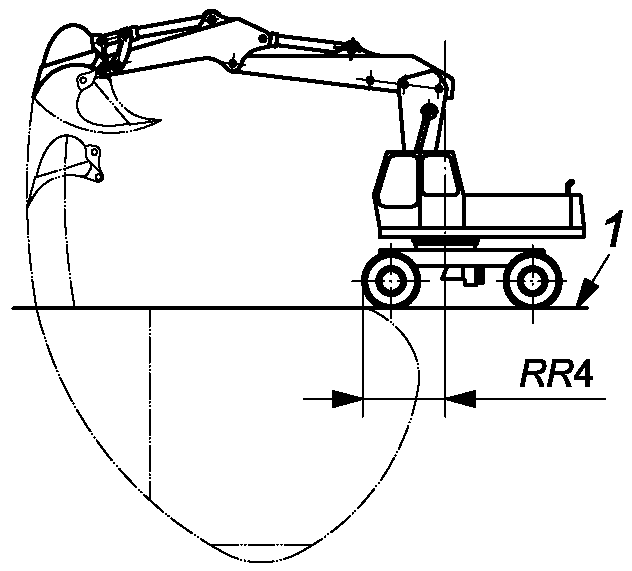
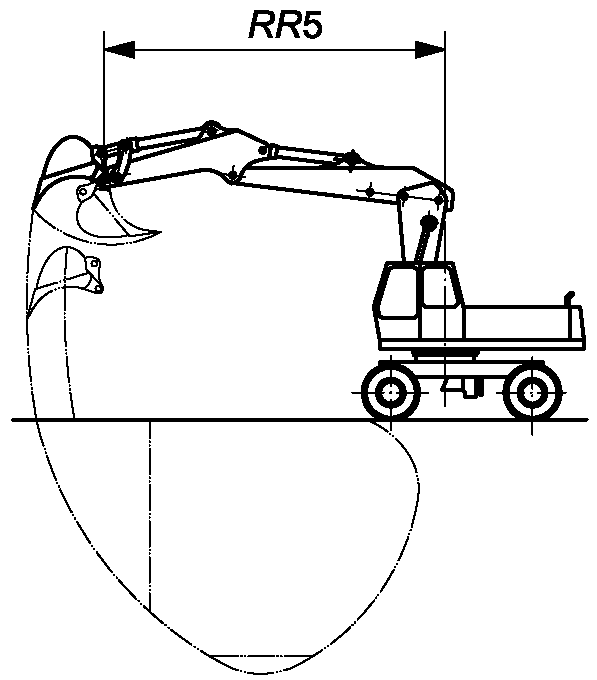
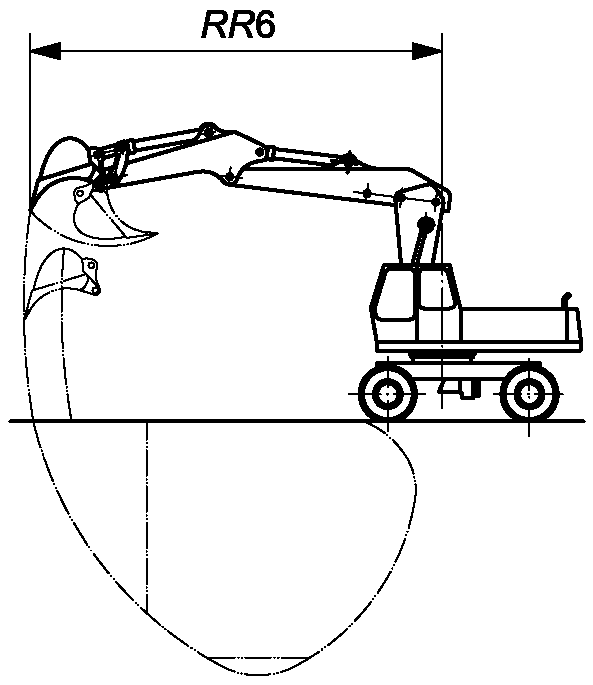
В настоящем приложении определяется высота, ширина, длина, радиусная и угловая размерные характеристики, а также радиус действия сменного и рабочего оборудования, используемого на гидравлических экскаваторах. См. также рисунки 23 - 30.
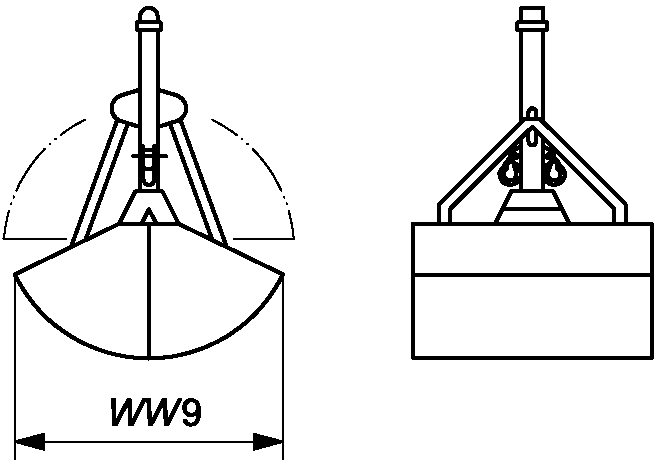
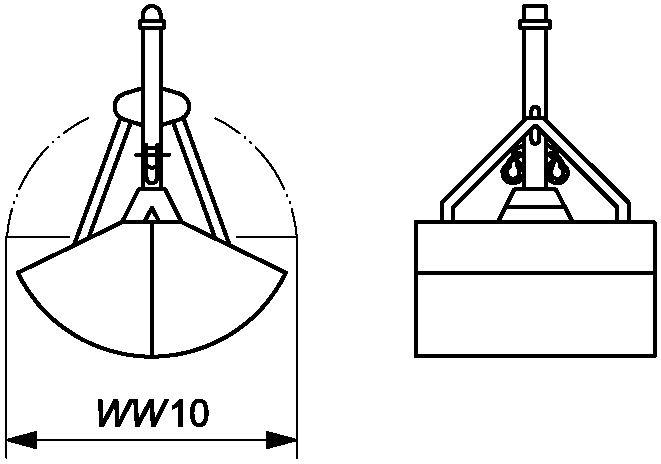
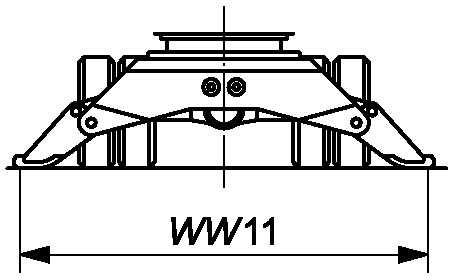
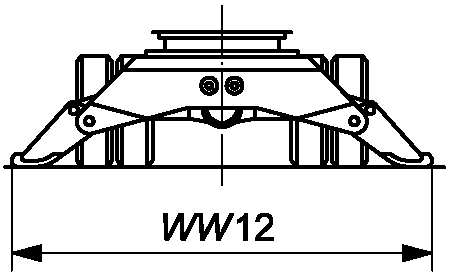
(справочное)
СВЕДЕНИЯ О СООТВЕТСТВИИ ССЫЛОЧНЫХ МЕЖДУНАРОДНЫХ СТАНДАРТОВ МЕЖГОСУДАРСТВЕННЫМ СТАНДАРТАМ
| Обозначение ссылочного международного стандарта | Степень соответствия | Обозначение и наименование соответствующего межгосударственного стандарта |
| ISO 3450:2011 | - | <*> |
| ISO 5010:2007 | IDT | ГОСТ ISO 5010-2011 «Машины землеройные. Системы рулевого управления колесных машин» |
| ISO 6014:1986 | - | <*> |
| ISO 6015:2006 | - | <*> |
| ISO 6165:2006 | - | <*> |
| ISO 6746-1:2003 | MOD | ГОСТ 28633-90 (ИСО 6746-1-87) «Машины землеройные. Определения и условные обозначения размерных характеристик. Часть 1. Базовая машина» |
| ISO 6746-2:2003 | MOD | ГОСТ 28632-90 (ИСО 6746-2-87) «Машины землеройные. Определения и условные обозначения размерных характеристик. Часть 2. Рабочее оборудование» |
| ISO 9249:2007 | MOD | ГОСТ 30687-2000 (ИСО 9249-97) «Машины землеройные. Правила испытаний двигателей. Полезная мощность» |
| ISO 10265:2008 | IDT | ГОСТ ISO 10265-2013 «Машины землеройные. Машины на гусеничном ходу. Эксплуатационные требования и методы испытаний тормозных систем» |
| ISO 10567-2007 | - | <*> |
| ISO 14396:2002 | IDT | ГОСТ ISO 14396-2015 «Двигатели внутреннего сгорания поршневые. Определение и метод измерения мощности двигателя. Дополнительные требования при измерении выбросов продуктов сгорания согласно ISO 8178» |
| <*> Соответствующий межгосударственный стандарт отсутствует. Примечание — В настоящей таблице использованы следующие условные обозначения степени соответствия стандартов: - IDT — идентичные стандарты; - MOD — модифицированные стандарты. | ||
| УДК 621.879-82:001.4(083.74)(476) | МКС 01.040.53; 53.100 | IDT |
| Ключевые слова: машины землеройные, гидравлический экскаватор, рабочее оборудование, сменное оборудование, техническая характеристика | ||