ГОСТ Р 72690-2026. Национальный стандарт Российской Федерации. Беспилотные авиационные системы. Беспилотные воздушные суда. Компоненты. Полетные контроллеры. Общие технические условия
(утв. и введен в действие Приказом Росстандарта от 06.07.2026 № 749-ст)
Примечание
Документ введен в действие с 15.08.2026.
Утвержден и введен в действие
Приказом Федерального
агентства по техническому
регулированию и метрологии
от 6 июля 2026 г. № 749-ст
НАЦИОНАЛЬНЫЙ СТАНДАРТ РОССИЙСКОЙ ФЕДЕРАЦИИ
БЕСПИЛОТНЫЕ АВИАЦИОННЫЕ СИСТЕМЫ
БЕСПИЛОТНЫЕ ВОЗДУШНЫЕ СУДА. КОМПОНЕНТЫ.
ПОЛЕТНЫЕ КОНТРОЛЛЕРЫ
Unmanned aircraft systems. Unmanned aircraft.
Components. Flight controllers. General Specifications
1 РАЗРАБОТАН Обществом с ограниченной ответственностью «Научный подход» (ООО «Научный подход») при участии Ассоциации работодателей и предприятий индустрии беспилотных авиационных систем «АЭРОНЕКСТ» (Ассоциация «АЭРОНЕКСТ»)
2 ВНЕСЕН Техническим комитетом по стандартизации ТК 323 «Авиационная техника»
3 УТВЕРЖДЕН И ВВЕДЕН В ДЕЙСТВИЕ Приказом Федерального агентства по техническому регулированию и метрологии от 6 июля 2026 г. № 749-ст
Правила применения настоящего стандарта установлены в статье 26 Федерального закона от 29 июня 2015 г. № 162-ФЗ «О стандартизации в Российской Федерации». Информация об изменениях к настоящему стандарту публикуется в ежегодном (по состоянию на 1 января текущего года) информационном указателе «Национальные стандарты», а официальный текст изменений и поправок — в ежемесячном информационном указателе «Национальные стандарты». В случае пересмотра (замены) или отмены настоящего стандарта соответствующее уведомление будет опубликовано в ближайшем выпуске ежемесячного информационного указателя «Национальные стандарты». Соответствующая информация, уведомление и тексты размещаются также в информационной системе общего пользования — на официальном сайте Федерального агентства по техническому регулированию и метрологии в сети Интернет (www.rst.gov.ru)
Настоящий стандарт распространяется на вновь разрабатываемые полетные контроллеры, предназначенные для применения в составе беспилотных воздушных судов.
В настоящем стандарте использованы нормативные ссылки на следующие стандарты:
ГОСТ 14254 Степени защиты, обеспечиваемые оболочками (Код IP)
ГОСТ 15150 Машины, приборы и другие технические изделия. Исполнения для различных климатических районов. Категории, условия эксплуатации, хранения и транспортирования в части воздействия климатических факторов внешней среды
ГОСТ 20058 Динамика летательных аппаратов в атмосфере. Термины, определения и обозначения
ГОСТ 21467 Амортизаторы бортового оборудования летательных аппаратов. Типы, основные параметры, размеры и технические требования
ГОСТ 23216 Изделия электротехнические. Хранение, транспортирование, временная противокоррозионная защита, упаковка. Общие требования и методы испытаний
ГОСТ 30630.0.0 Методы испытаний на стойкость к внешним воздействующим факторам машин, приборов и других технических изделий. Общие требования
ГОСТ 30631 Общие требования к машинам, приборам и другим техническим изделиям в части стойкости к механическим внешним воздействующим факторам при эксплуатации
ГОСТ IEC 61131-2 Контроллеры программируемые. Часть 2. Требования к оборудованию и испытания
ГОСТ Р 2.601 Единая система конструкторской документации. Эксплуатационные документы
ГОСТ Р 51841-2001 Программируемые контроллеры. Общие технические требования и методы испытаний
ГОСТ Р 56079 Изделия авиационной техники. Безопасность полета, надежность, контролепригодность, эксплуатационная и ремонтная технологичность. Номенклатура показателей
ГОСТ Р 56081 Изделия авиационной техники. Безопасность полета, надежность, контролепригодность, эксплуатационная и ремонтная технологичность. Порядок нормирования и контроля показателей
ГОСТ Р 57258 Системы беспилотные авиационные. Термины и определения
ГОСТ Р 72687 Беспилотные авиационные системы. Требования к архитектуре и функционированию линии контроля и управления беспилотных воздушных судов
ГОСТ Р 72691 Беспилотные авиационные системы. Требования к навигационной системе
ГОСТ Р 72695 Беспилотные авиационные системы. Встроенные средства контроля. Общие технические требования
ГОСТ Р МЭК 61131-1-2016 Контроллеры программируемые. Часть 1. Общая информация
ГОСТ Р МЭК 61131-3 Контроллеры программируемые. Часть 3. Языки программирования
Примечание - При пользовании настоящим стандартом целесообразно проверить действие ссылочных стандартов в информационной системе общего пользования — на официальном сайте Федерального агентства по техническому регулированию и метрологии в сети Интернет или по ежегодному информационному указателю «Национальные стандарты», который опубликован по состоянию на 1 января текущего года, и по выпускам ежемесячного информационного указателя «Национальные стандарты» за текущий год. Если заменен ссылочный стандарт, на который дана недатированная ссылка, то рекомендуется использовать действующую версию этого стандарта с учетом всех внесенных в данную версию изменений. Если заменен ссылочный стандарт, на который дана датированная ссылка, то рекомендуется использовать версию этого стандарта с указанным выше годом утверждения (принятия). Если после утверждения настоящего стандарта в ссылочный стандарт, на который дана датированная ссылка, внесено изменение, затрагивающее положение, на которое дана ссылка, то это положение рекомендуется применять без учета данного изменения. Если ссылочный стандарт отменен без замены, то положение, в котором дана ссылка на него, рекомендуется применять в части, не затрагивающей эту ссылку.
3 Термины, определения и сокращения
3.1 Термины и определения
В настоящем стандарте применены термины по ГОСТ Р 57258, ГОСТ 20058, [1], а также следующие термины с соответствующими определениями:
3.1.1 ручной режим полета: Режим, при котором внешний пилот задает команды управления исполнительными механизмами беспилотного воздушного судна.
3.1.2 автоматизированный режим полета: Режим, при котором внешний пилот задает команды управления высотой, курсом и скоростью, бортовые средства беспилотного воздушного судна отрабатывают команды внешнего пилота.
3.1.3 автоматический режим полета: Режим, при котором управление полетом беспилотного воздушного судна выполняется бортовыми средствами под контролем оператора, имеющего возможность задавать команды по изменению траектории полета.
3.1.4 автономный режим полета: Режим, при котором управление полетом беспилотного воздушного судна выполняется без участия человека.
3.1.5 полетный контроллер: Электронное устройство, управляющее полетом беспилотного воздушного судна за счет формирования команд для исполнительных механизмов беспилотного воздушного судна с целью компенсации разницы между фактическими (текущими) и требуемыми (заданными) параметрами для выполнения полетного задания.
3.1.6 библиотека алгоритмов предотвращения конфликтных ситуаций: Набор стандартизованных правил по вычислению и формированию команд на изменение траектории полета беспилотного воздушного судна в целях автоматического предотвращения конфликтной ситуации.
Примечание - К стандартизованным правилам относятся способы предотвращения следующих событий:
- заранее известные угрозы безопасности беспилотного воздушного судна;
- столкновения воздушных судов;
- нарушение периметров запретных к пролету зон;
- иные потенциальные события, регулируемые нормативными документами Российской Федерации.
3.1.7 конфликтная ситуация: Событие, связанное с нахождением беспилотного воздушного судна в защищаемом объеме.
3.1.8 защищаемый объем: Область воздушного пространства, расположенная в определенных границах относительно защищаемого объекта: воздушного судна или территории, пролет над которой ограничен или запрещен.
3.2 Сокращения
В настоящем стандарте применены следующие сокращения:
БАС — беспилотная авиационная система;
БВС — беспилотное воздушное судно;
ЗИП — запасные части, инструменты и принадлежности;
4 Классификация и основные параметры
4.1 По виду БВС, автоматическое управление полетом которого выполняется ПК, классифицируют следующим образом:
Примечание - Автоматическое управление полетом БВС других видов выполняется с применением и/или комбинированием алгоритмов управления полетом перечисленных видов БВС.
4.2 По типу исполнения ПК классифицируют следующим образом:
- модульные ПК (на плате размещают ПК по ГОСТ Р МЭК 61131-1);
- интегрированные ПК (на плате кроме ПК размещаются датчики, с которыми ПК взаимодействует).
4.3 По возможности модификации ПО ПК классифицируют следующим образом:
5.1 Функциональные характеристики
5.1.1 ПК в интеграции с взаимодействующим оборудованием системы управления БВС предназначен для обеспечения функций автоматического управления полетом БВС.
5.1.2 Функциональные характеристики и типовая структура ПК должны соответствовать ГОСТ Р МЭК 61131-1-2016 (раздел 4).
5.2 Показатели назначения
В ТУ на ПК конкретных типов должна быть приведена следующая информация:
а) тип памяти микроконтроллеров;
б) объем памяти микроконтроллеров;
в) тактовая частота процессора (в мегагерцах или гигагерцах);
г) мощность энергопотребления (в ваттах);
д) перечень встроенных датчиков;
е) интерфейсы и протоколы информационного взаимодействия со связанными устройствами.
Пример - ШИМ, USB, Ethernet, I2C, UART.
Примечания - К связанным устройствам могут относиться:
а) навигационное оборудование по ГОСТ Р 72691;
г) оборудование линии контроля и управления по ГОСТ Р 72687;
д) встроенные средства контроля по ГОСТ Р 72695;
е) дополнительное оборудование:
ж) частота расчета полетных параметров;
к) массогабаритные характеристики (масса — в килограммах, габаритные размеры — в миллиметрах);
л) время непрерывной работы (в часах);
5.3 Программное обеспечение
5.3.1 В зависимости от требований к БВС, ПО ПК может реализовывать следующие функции:
5.3.2 Функция стабилизации обеспечивает расчет управляющих сигналов на исполнительные механизмы БВС в комбинации с управляющими сигналами на системы силовой установки на основе следующих параметров:
- углов крена, тангажа и курса;
- скоростей изменения углов крена, тангажа и курса;
- скорости (истинная или индикаторная) и вертикальной скорости.
Примечание - Режим полета с выключенной либо неработоспособной функцией стабилизации называется ручным.
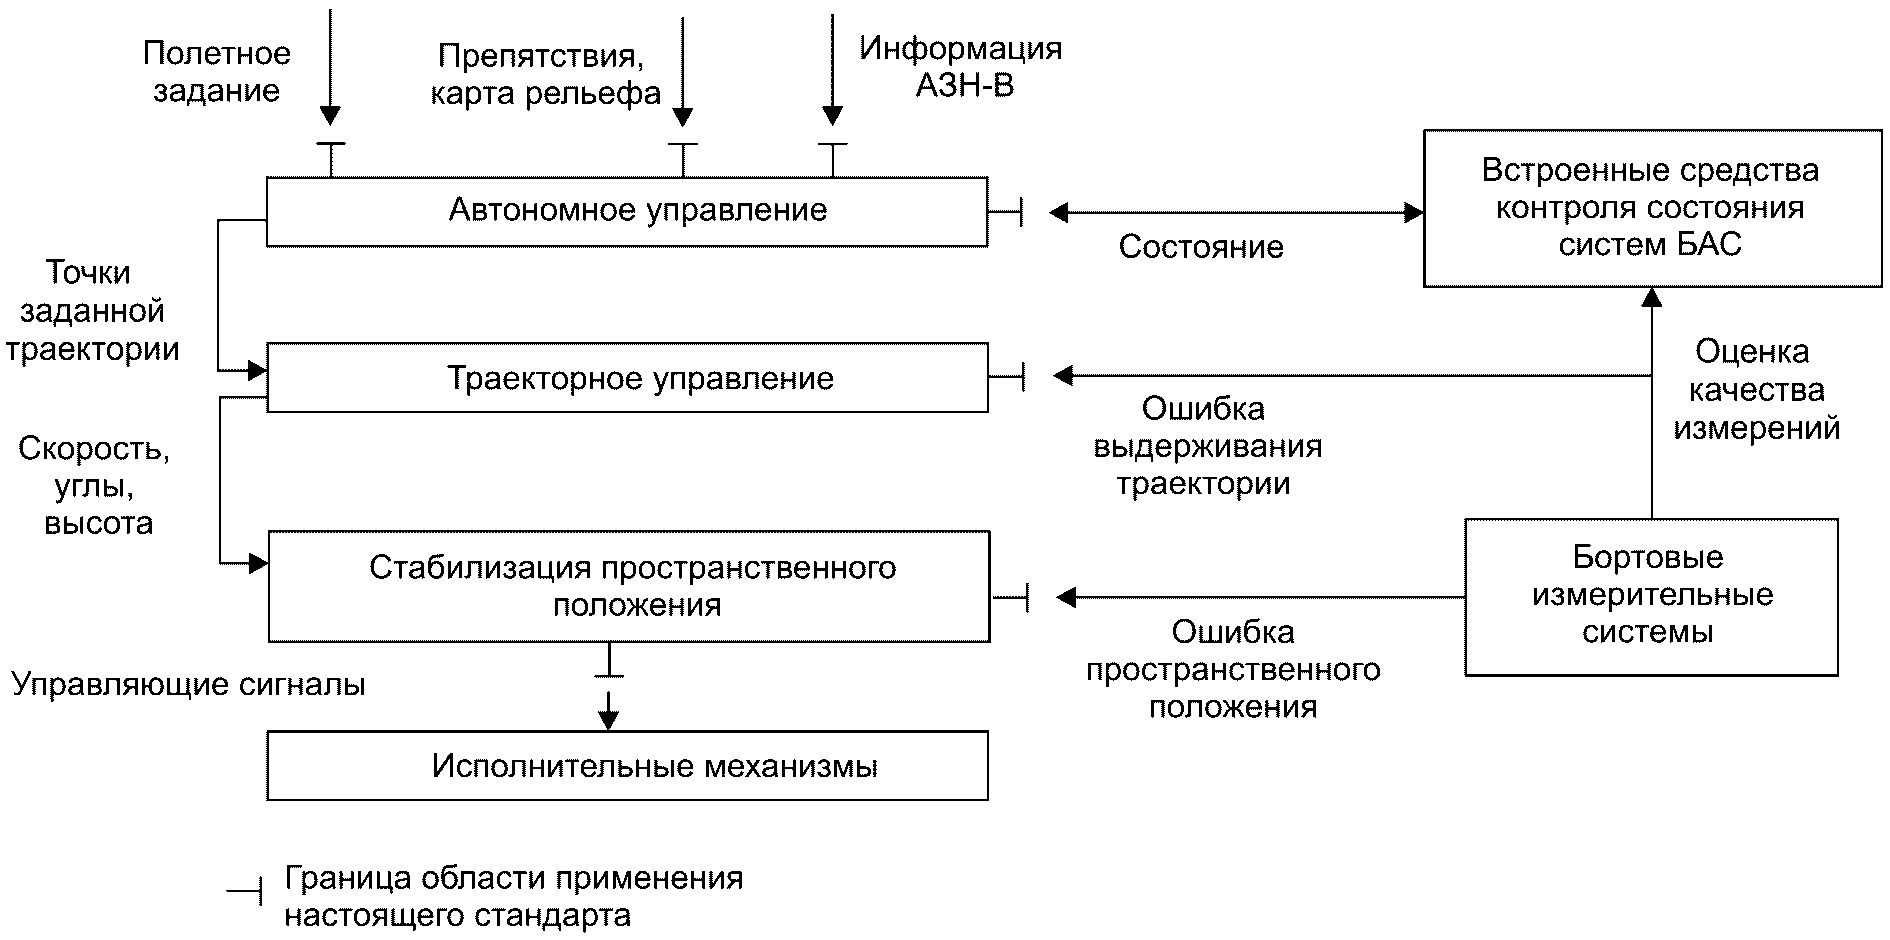
5.3.3 Функция траекторного управления обеспечивает расчет параметров, перечисленных в 5.3.2, на основе сравнения координат точек заданной траектории с данными, полученными бортовой навигационной системой БВС.
1 Требования к навигационной системе БВС — по ГОСТ Р 72691.
2 Режим полета с выключенной либо неработоспособной функцией траекторного управления называется автоматизированным.
5.3.4 Функция автономного управления полетом обеспечивает формирование оптимальной траектории полета БВС с учетом следующих факторов:
- качества выполнения полетного задания;
- качества навигационного решения;
- предотвращения выхода параметров полета за эксплуатационные ограничения;
- восстановления штатного режима полета при выходе параметров за эксплуатационные ограничения;
- автоматического перехода в безопасный режим (удержание высоты, возврат на точку старта) при отказе ключевых датчиков;
- состояния бортовых систем на основе данных, получаемых от встроенных средств контроля БАС по ГОСТ Р 72695;
- выбранного алгоритма предотвращения конфликтной ситуации (при обнаружении возможности ее возникновения).
Примечание - Библиотека алгоритмов предотвращения конфликтных ситуаций содержит единый набор правил полета и типовые схемы предотвращения столкновений БВС между собой, а также БВС с пилотируемыми воздушными судами;
- автоматического распределения энергоснабжения, включая переход в режим аварийного энергосбережения;
- необходимости выхода из режима автономного управления.
Примечание - Режим полета с выключенной либо неработоспособной функцией автономного управления называется автоматическим.
5.3.5 Алгоритмы ПО в составе ПК разрабатываются с использованием систем координат и обозначений параметров динамики летательных аппаратов в атмосфере по ГОСТ 20058.
5.3.6 Изготовителем должно быть указано, поддерживаются ли языки программирования, определенные в ГОСТ Р МЭК 61131-3.
5.3.7 ПО, включая операционную систему, являющуюся интеллектуальной собственностью или объектом правообладания, должно иметь лицензию правообладателя для применения ПО в ПК.
5.4 Комплектность
5.4.1 В комплект ПК должны входить:
- микроконтроллер;
- датчики (для интрегрированных ПК);
- порты для подключения датчиков и связанных устройств;
- ПО для калибровки ПК и связанных устройств, а также формирования полетного задания (поставляется на USB-носителе или через защищенный канал загрузки).
Примечание - Если данное ПО не входит в комплект поставки, то должно быть предоставлено описание принципов, правил и ограничений формирования полетного задания и описание протоколов передачи (записи-считывания) полетных заданий в ПК;
- ЗИП, указанные в конструкторской документации;
- эксплуатационная документация по ГОСТ Р 2.601 (руководство по эксплуатации, паспорт, формуляр).
5.4.2 Дополнительно, по согласованию с заказчиком, в комплект ПК могут входить:
- связанные устройства в соответствии с 5.2, перечисление е);
- накопители данных;
- амортизаторы (см. ГОСТ 21467);
- корпус с защитой от пыли и воды с указанием кода по ГОСТ 14254;
- световые и звуковые сигнализаторы состояния (зуммеры) ПК и связанных устройств.
5.5 Требования надежности
5.5.1 Номенклатуру показателей надежности устанавливают по ГОСТ Р 56079 и ГОСТ Р 56081.
5.5.2 Показатели надежности должны отвечать требованиям ТУ.
5.6 Требования стойкости к внешним воздействиям и живучести
5.6.1 Общие требования к стойкости ПК к внешним воздействиям и живучести установлены в ГОСТ Р 51841-2001 (раздел 4).
5.6.2 Минимальный объем требований стойкости к внешним воздействиям и живучести:
- климатические условия — по ГОСТ 15150;
- механические воздействия — по ГОСТ 30630.0.0, ГОСТ 30631;
- электромагнитная совместимость и собственный уровень излучаемых помех — по ГОСТ IEC 61131-2.
5.7 Маркировка
5.7.1 Маркировка должна обеспечивать идентификацию следующих параметров ПК:
- наименования и номера модели ПК;
- показателей, указанных в 5.2, перечисления а) - д);
- серийного номера ПК;
- изготовителя.
5.7.2 Транспортная маркировка — по ГОСТ 14192.
5.7.3 Маркировку ЗИП следует осуществлять в соответствии с конструкторской документацией на ПК конкретных типов.
5.6 Упаковка
5.6.1 Упаковка ПК должна разрабатываться с учетом требований по защите корпуса ПК (при наличии корпуса).
5.6.2 Упаковка должна соответствовать требованиям разработанной для нее конструкторской документации.
6.1 Безопасность и надежность ПК должны отвечать требованиям ТУ на конкретные изделия при эксплуатации в условиях внешних воздействий, диапазоны значений которых установлены ТУ, а также настоящим стандартом.
6.2 Номенклатуру показателей безопасности устанавливают по ГОСТ Р 56079 и ГОСТ Р 56081.
7.1 Приемка ПК проводится заказчиком по результатам приемо-сдаточных испытаний при наличии положительных результатов последних периодических (квалификационных — при постановке на производство) испытаний, проводимых в порядке, определенном в ТУ на конкретную продукцию, с учетом критериев рациональности отнесения испытаний к категории периодических.
7.2 Минимальный объем приемо-сдаточных испытаний включает:
а) проверку соответствия основным параметрам в соответствии с 5.1;
б) проверку наличия информации в соответствии с 5.2;
в) проверку ПО в соответствии с 5.3:
г) проверку комплектности эксплуатационной документации;
д) проверку требований к маркировке в соответствии с 5.7;
е) проверку требований к упаковке в соответствии с 5.8;
ж) проверку требований к транспортированию и хранению в соответствии с разделом 9.
и) проверку энергопотребления (измерение тока и напряжения при различных режимах работы);
к) проверку времени непрерывной работы (не менее 6 ч в штатном режиме);
л) проверку качества монтажа (визуальный контроль, проверка затяжки крепежных элементов);
м) проверку защиты от пыли и воды по ГОСТ 14254 (при наличии корпуса);
н) испытания на устойчивость к механическим воздействиям по ГОСТ 30630.0.0 и ГОСТ 30631;
п) климатические испытания по ГОСТ 15150: температурный диапазон, влажность.
7.3 Периодические испытания проводятся не реже одного раза в три года.
8.1 Методы/методики контроля и испытаний ПК конкретного типа должны соответствовать установленным в ТУ на указанную продукцию с учетом требований ГОСТ Р 51841.
8.2 Проверку комплектности ПК, включая наличие поставляемой с изделием эксплуатационной документации, проводят по ТУ.
9 Транспортирование и хранение
9.1 Транспортирование ПК осуществляется всеми видами транспорта в заводской упаковке, обеспечивающей защиту:
- от механических повреждений (удары, вибрация) по ГОСТ 23216 (группа Ж);
- воздействия климатических факторов по ГОСТ 15150 (исполнение УХЛ 4.2 или аналогичное);
- несанкционированного доступа.
9.2 Перевозка выполняется в соответствии с правилами перевозок грузов для конкретного вида транспорта.
9.3 Категории условий хранения устанавливаются в ТУ на ПК конкретных типов в соответствии с ГОСТ 15150:
- кратковременное хранение (до 6 мес): категория 1 (открытые площадки) или категория 2 (навесы);
- длительное хранение (свыше 6 мес): категория 3 (закрытые неотапливаемые помещения) или категория 4 (закрытые отапливаемые помещения с регулируемым климатом).
Указания по эксплуатации устанавливаются разработчиком в эксплуатационной документации, которая оформляется по ГОСТ Р 2.601.
Гарантийный срок эксплуатации ПК устанавливается в ТУ на конкретный тип ПК.
| [1] | Р 50-605-80-93 | Система разработки и постановки продукции на производство. Термины и определения |
|---|
| УДК 629.7.05:006.354 | ОКС 49.090 |
| Ключевые слова: беспилотные авиационные системы, компоненты, полетные контроллеры, общие технические условия, датчики, процессоры, параметры, режимы полета | |