ГОСТ Р 60.3.4.2-2017/ИСО 9409-2:2002. Национальный стандарт Российской Федерации. Роботы и робототехнические устройства. Промышленные манипуляционные роботы. Механические интерфейсы. Стержни
Актуально на 01.11.2026.
Как цитировать: "ГОСТ Р 60.3.4.2-2017/ИСО 9409-2:2002. Национальный стандарт Российской Федерации. Роботы и робототехнические устройства. Промышленные манипуляционные роботы. Механические интерфейсы. Стержни". ГОСТ Р 60.3.4.2-2017. https://bukva.ai/docs/standart-gost-r-60-3-4-2-2017
(утв. и введен в действие Приказом Росстандарта от 14.11.2017 № 1745-ст)
Примечание
Документ введен в действие с 01.07.2018.
Утвержден и введен в действие Приказом Федерального агентства по техническому регулированию и метрологии от 14 ноября 2017 г. № 1745-ст
НАЦИОНАЛЬНЫЙ СТАНДАРТ РОССИЙСКОЙ ФЕДЕРАЦИИ
РОБОТЫ И РОБОТОТЕХНИЧЕСКИЕ УСТРОЙСТВА
ПРОМЫШЛЕННЫЕ МАНИПУЛЯЦИОННЫЕ РОБОТЫ
МЕХАНИЧЕСКИЕ ИНТЕРФЕЙСЫ. СТЕРЖНИ
Robots and robotic devices. Industrial manipulating robots. Mechanical interfaces. Shafts
(ISO 9409-2:2002, Manipulating industrial robots — Mechanical interfaces — Part 2: Shafts, IDT)
ГОСТ Р 60.3.4.2-2017/ИСО 9409-2:2002
Дата введения 1 июля 2018 года
Предисловие
1 ПОДГОТОВЛЕН Федеральным государственным автономным научным учреждением «Центральный научно-исследовательский и опытно-конструкторский институт робототехники и технической кибернетики» (ЦНИИ РТК) на основе собственного перевода на русский язык англоязычной версии стандарта, указанного в пункте 4
2 ВНЕСЕН Техническим комитетом по стандартизации ТК 459 «Информационная поддержка жизненного цикла изделий»
3 УТВЕРЖДЕН И ВВЕДЕН В ДЕЙСТВИЕ Приказом Федерального агентства по техническому регулированию и метрологии от 14 ноября 2017 г. № 1745-ст
4 Настоящий стандарт идентичен международному стандарту ИСО 9409-2:2002 «Роботы и робототехнические устройства. Промышленные манипуляционные роботы. Механические интерфейсы. Часть 2. Стержни» (ISO 9409-2:2002 «Manipulating industrial robots — Mechanical interfaces — Part 2: Shafts», IDT).
Наименование настоящего стандарта изменено относительно наименования указанного международного стандарта для приведения в соответствие с ГОСТ Р 1.5-2012 (пункт 3.5)
При применении настоящего стандарта рекомендуется использовать вместо ссылочных международных стандартов соответствующие им национальные и межгосударственные стандарты, сведения о которых приведены в дополнительном приложении ДА
6 ПЕРЕИЗДАНИЕ. Декабрь 2018 г.
Правила применения настоящего стандарта установлены в статье 26 Федерального закона от 29 июня 2015 г. № 162-ФЗ «О стандартизации в Российской Федерации». Информация об изменениях к настоящему стандарту публикуется в ежегодном (по состоянию на 1 января текущего года) информационном указателе «Национальные стандарты», а официальный текст изменений и поправок — в ежемесячном информационном указателе «Национальные стандарты». В случае пересмотра (замены) или отмены настоящего стандарта соответствующее уведомление будет опубликовано в ближайшем выпуске ежемесячного информационного указателя «Национальные стандарты». Соответствующая информация, уведомление и тексты размещаются также в информационной системе общего пользования — на официальном сайте Федерального агентства по техническому регулированию и метрологии в сети Интернет (www.gost.ru)
Введение
Стандарты комплекса ГОСТ Р 60 распространяются на роботы и робототехнические устройства. Их целью является повышение интероперабельности роботов и их компонентов, а также снижение затрат на их разработку, производство и обслуживание за счет стандартизации и унификации процессов, интерфейсов и параметров.
Стандарты комплекса ГОСТ Р 60 представляют собой совокупность отдельно издаваемых стандартов. Стандарты данного комплекса относятся к одной из следующих тематических групп: «Общие положения, основные понятия, термины и определения», «Технические и эксплуатационные характеристики», «Безопасность», «Виды и методы испытаний», «Механические интерфейсы», «Электрические интерфейсы», «Коммуникационные интерфейсы», «Методы программирования», «Методы построения траектории движения (навигация)», «Конструктивные элементы». Стандарты любой тематической группы могут относиться как ко всем роботам и робототехническим устройствам, так и к отдельным группам объектов стандартизации — промышленным роботам в целом, промышленным манипуляционным роботам, промышленным транспортным роботам, сервисным роботам в целом, сервисным манипуляционным роботам и сервисным мобильным роботам.
Настоящий стандарт относится к тематической группе «Механические интерфейсы» и распространяется на промышленные манипуляционные роботы. Настоящий стандарт идентичен ИСО 9409-2:2002, разработанному подкомитетом (ПК) 2 «Роботы и робототехнические устройства» Технического комитета (ТК) 184 ИСО «Системы автоматизации производства и их интеграция».
Примечание - С 1 января 2016 года ИСО/ТК 184/ПК 2 «Роботы и робототехнические устройства» преобразован в ИСО/ТК 299 «Робототехника».
Промышленные манипуляционные роботы широко применяются в сфере промышленной автоматизации. В зависимости от области применения для них могут использоваться разнообразные сменные рабочие органы, такие как захватные устройства или специализированные инструменты, которые крепятся к механическому интерфейсу.
1 Область применения
Настоящий стандарт устанавливает основные размеры, обозначение и маркировку стержней цилиндрической формы, используемых в качестве механического интерфейса для промышленных манипуляционных роботов. Данный механический интерфейс предназначен для обеспечения однозначности установки и взаимозаменяемости рабочих органов при их ручном монтаже на промышленные манипуляционные роботы.
Настоящий стандарт не имеет никакой взаимосвязи с диапазонами грузоподъемности робота.
Механические интерфейсы, определенные в настоящем стандарте, могут также найти применение в транспортно-загрузочных устройствах, которые не подпадают под определение промышленных манипуляционных роботов, таких как перегружатели или копирующие устройства.
2 Нормативные ссылки
В настоящем стандарте использованы нормативные ссылки на следующие международные стандарты. Для датированных ссылок следует использовать только указанное издание:
ISO 286-1:1988 <1>, ISO system of limits and fits — Part 1: Bases of tolerances, deviations and fits (Система допусков и посадок ИСО. Часть 1. Основные положения, допуски, отклонения и посадки)
<1> Заменен на ISO 286-1:2010.
ISO 286-2:1988 <2>, ISO system of limits and fits — Part 2: Tables of standard tolerance grades and limit deviations for holes and shafts (Система допусков и посадок ИСО. Часть 2. Таблицы классов стандартных допусков и предельных отклонений на размеры отверстий и валов)
<2> Заменен на ISO 286-2:2010.
ISO 1101:1983 <3>, Technical drawings — Geometrical tolerancing — Tolerancing of form, orientation, location and run-out — Generalties, definitions, symbols, indications on drawings (Технические чертежи. Геометрические допуски. Допуски на форму, ориентацию, расположение и биение. Основные понятия, определения, условные обозначения, указания на чертежах)
ISO 8373:1994 <4>, Manipulating industrial robots — Vocabulary (Промышленные манипуляционные роботы. Термины и определения)
ISO 9409-1:1996 <5>, Manipulating industrial robots — Mechanical interfaces — Part 1: Plates (Промышленные манипуляционные роботы. Механические интерфейсы. Часть 1. Круглые фланцы)
<5> Заменен на ISO 9409-1:2004.
ISO 9787:1999 <6>, Manipulating industrial robots — Coordinate systems and motion nomenclatures (Промышленные манипуляционные роботы. Системы координат и типы перемещений)
3 Термины и определения
В настоящем стандарте применены термины по ИСО 8373.
4 Размеры
4.1 Общие положения
Рекомендуемые размеры механического интерфейса в форме цилиндрического стержня представлены в ряде 1 таблицы 1 (для механического интерфейса типа 1 в виде стержня без паза для ориентации рабочего органа - рисунок 1) и таблицы 2 (для механического интерфейса типа 2 в виде стержня с пазом для ориентации рабочего органа - рисунок 2).
Дополнительный ряд 2 в таблицах 1 и 2 следует использовать только в особых случаях, когда размеров, указанных в ряде 1, недостаточно для конкретного применения.
Расположение базовой плоскости показано на рисунках 1 и 2. Рабочие органы позиционируют относительно базовой плоскости [см. раздел 5 (примечание)].
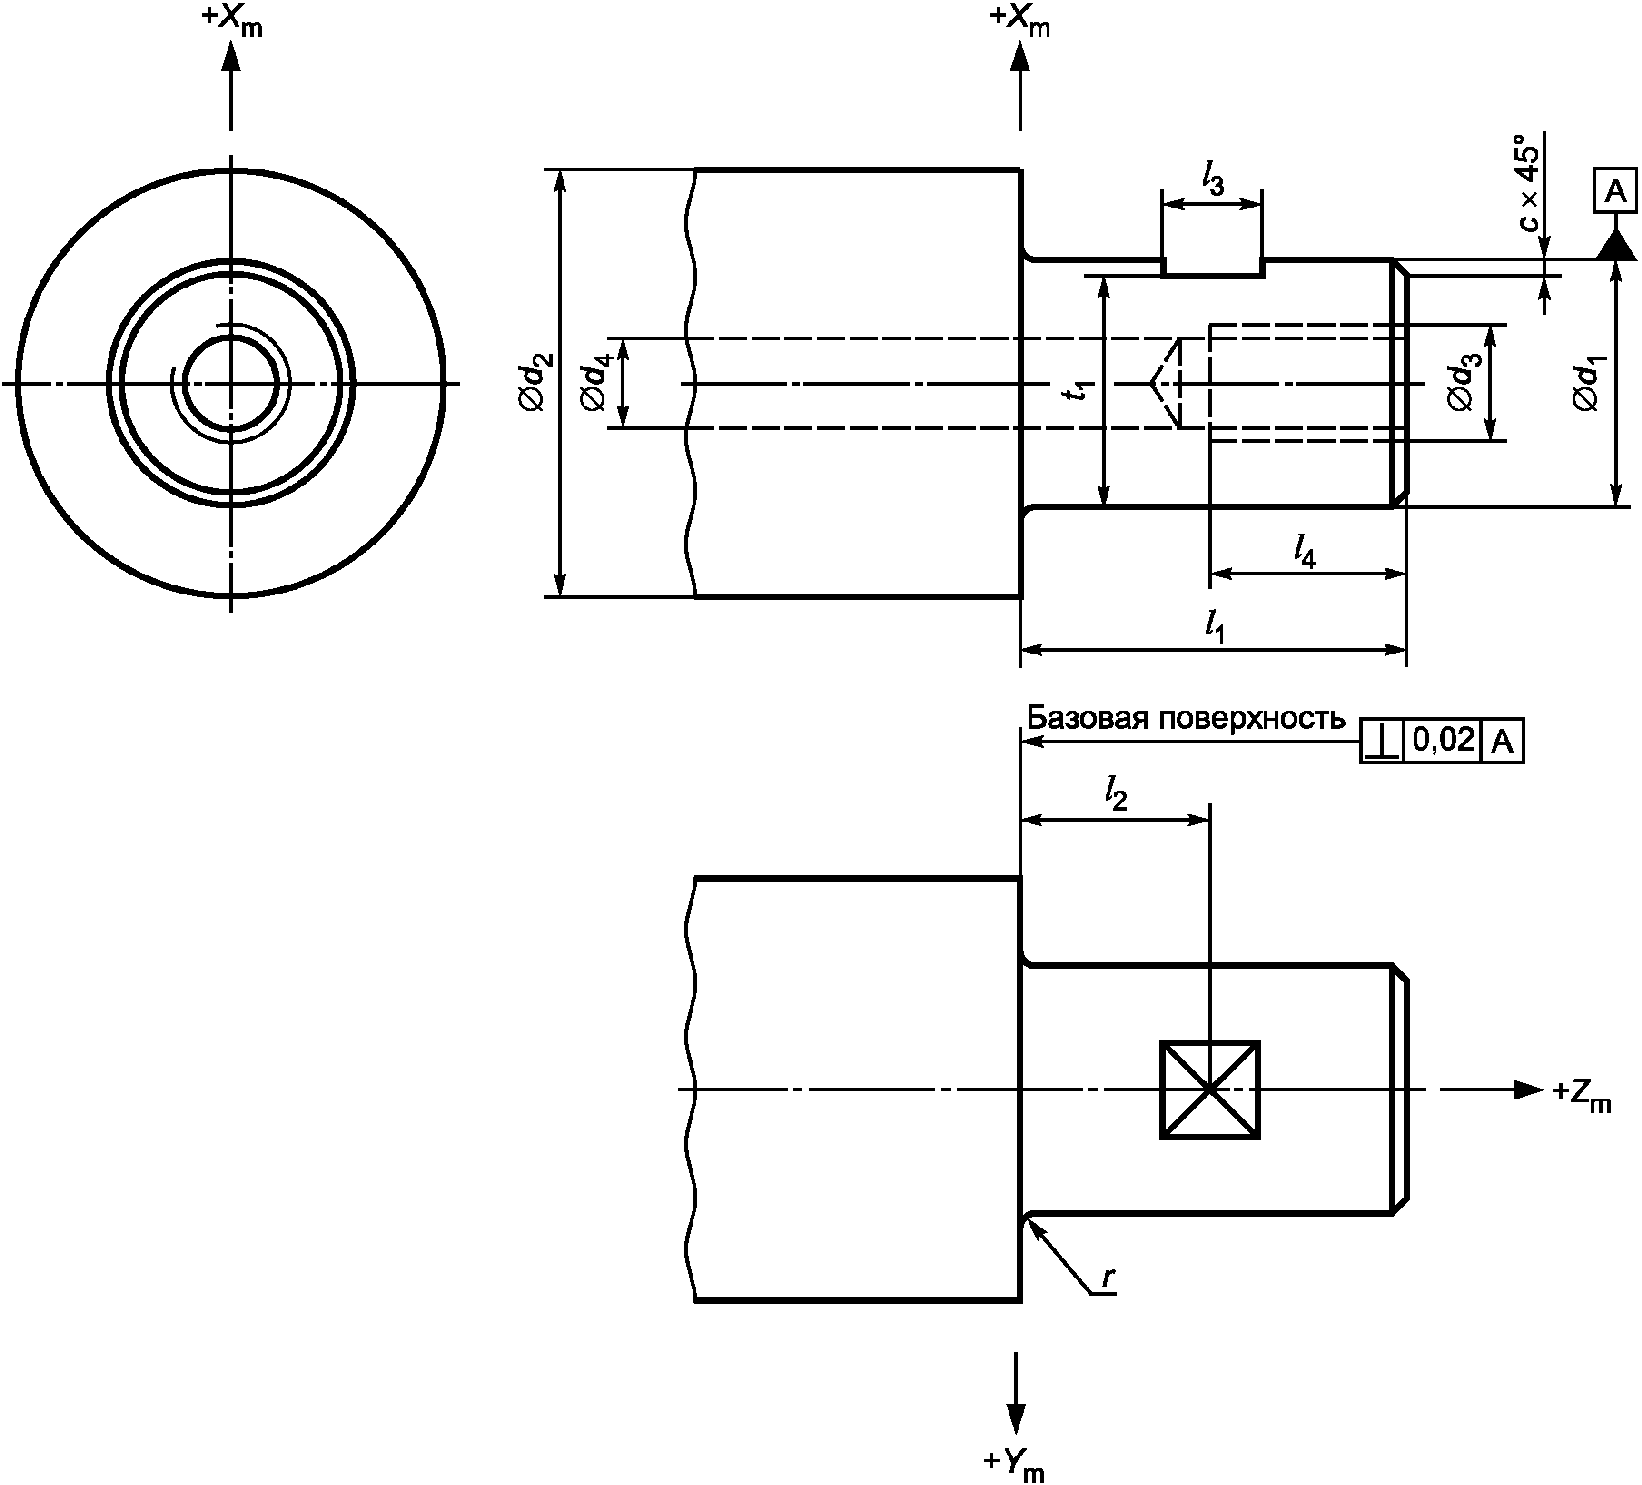
Рисунок 1 — Базовая конфигурация механического интерфейса в виде стержня типа 1
Предпочтительный ряд 1 и дополнительный ряд 2 размеров для механического интерфейса в виде стержня типа 1
| Диаметр стержня d1 h7 | Диаметр базовой плоскости d2, не менее | Длина стержня l1 | Плоская поверхность | Внутренняя резьба | Фаска c | Скругление r, не более | ||||
| Ряд 1 | Ряд 2 | Расположение l2 | Длина l3 | Высота t1 | Номинальный диаметр d3 | Глубина l4, не менее | ||||
| 6 | 12 | 20 | 10 | 6 | 5,5 | М3 | 5 | 1 | 1 | |
| 8 | 14 | 22 | 11 | 7,5 | М4 | 7 | ||||
| 10 | 16 | 25 | 12,5 | 8 | 9 | М5 | 8 | |||
| 12 | 19 | 28 | 14 | 11 | М6 | 10 | ||||
| 14 | 21 | 30 | 15 | 13 | ||||||
| 16 | 23 | 32 | 16 | 10 | 15 | М8 | 13 | |||
| 20 | 27 | 36 | 18 | 19 | М10 | 16 | ||||
| 25 | 32 | 40 | 20 | 24 | М12 | 20 | ||||
| Примечание — Параметр d4 — см. раздел 6. | ||||||||||
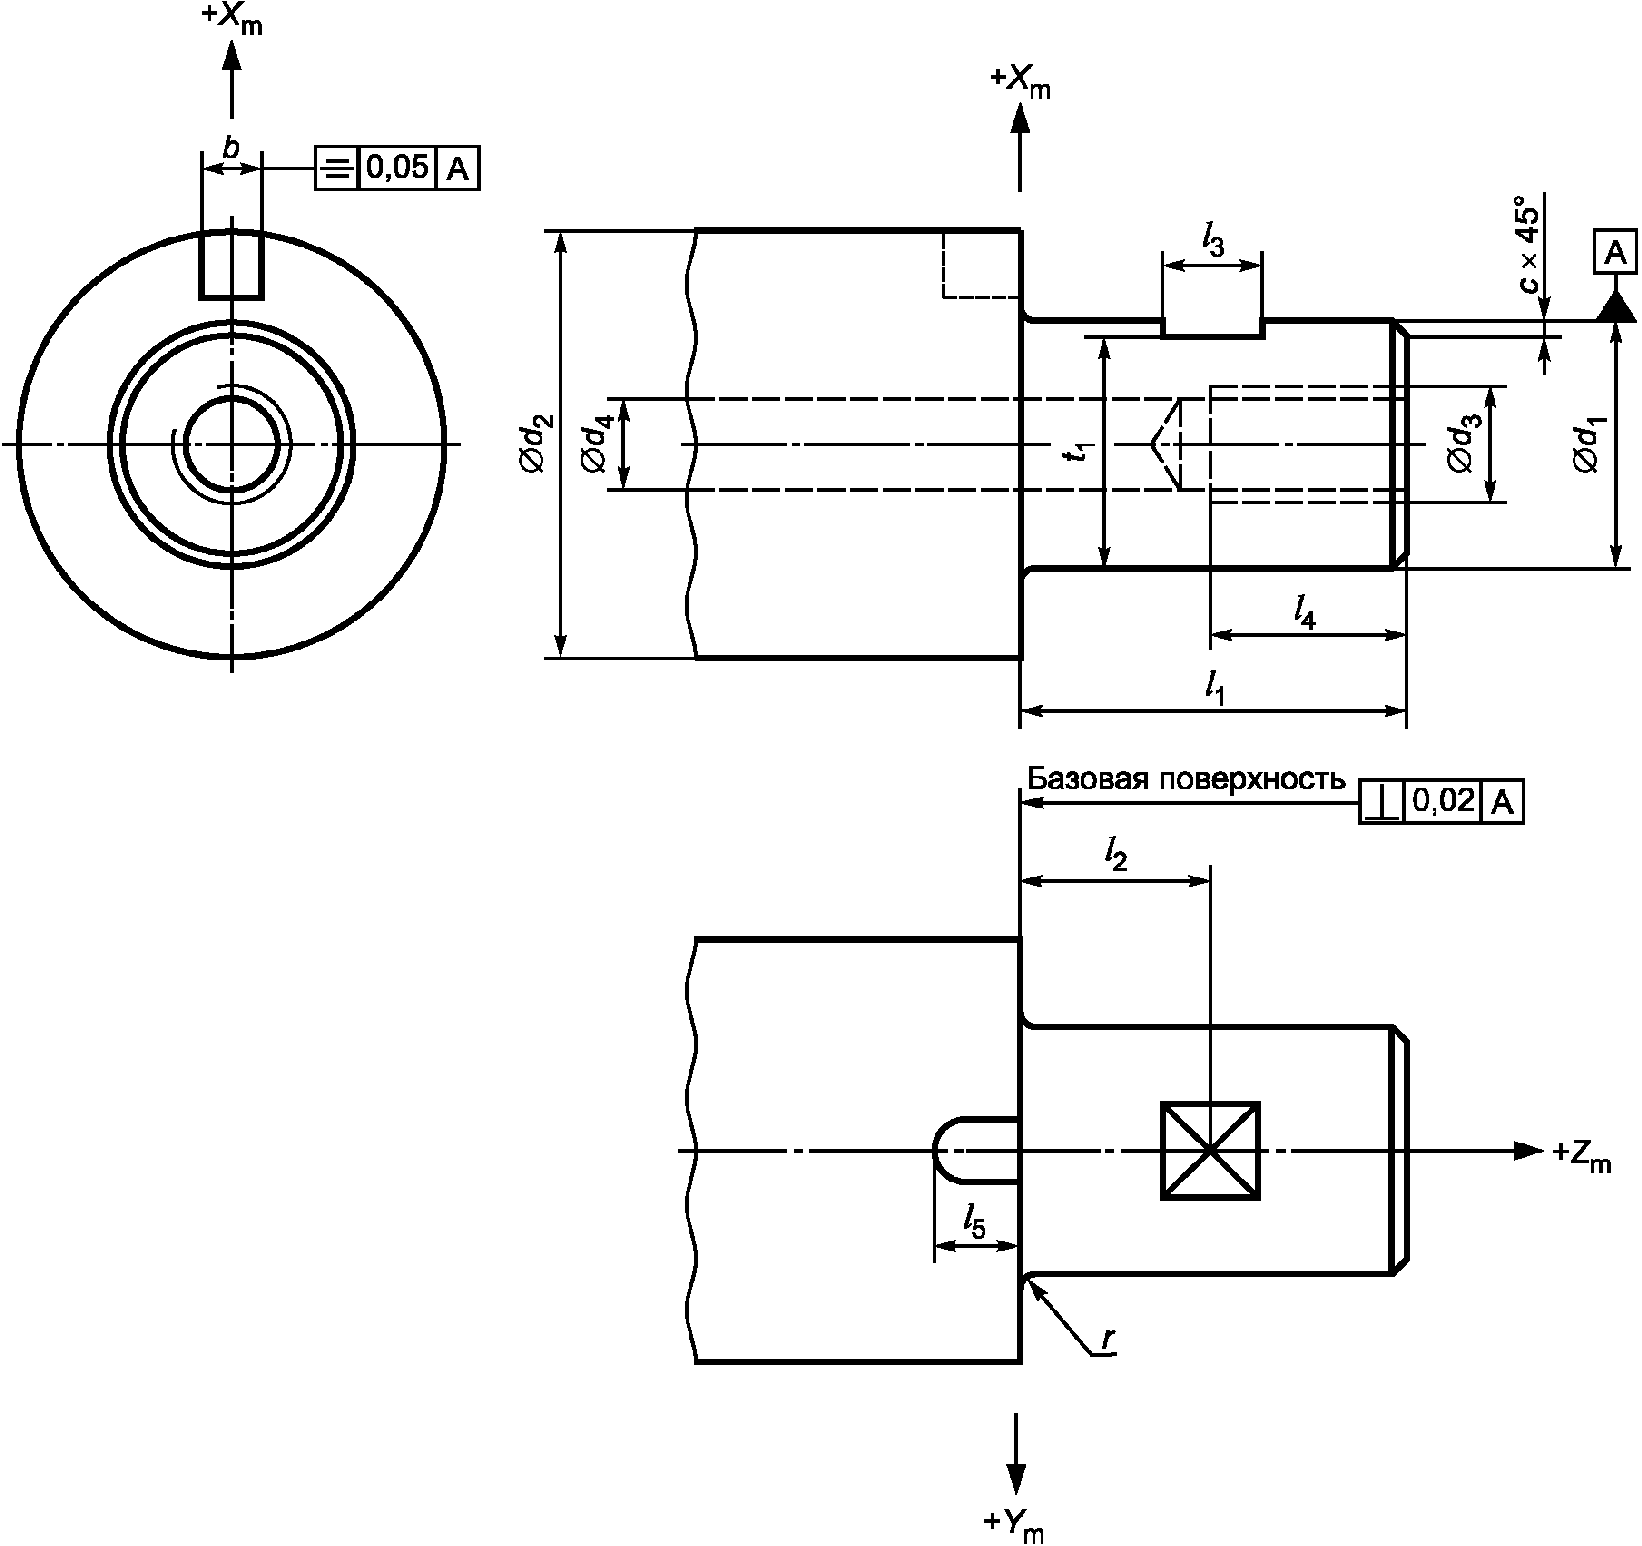
Рисунок 2 — Базовая конфигурация механического интерфейса в виде стержня типа 2
Предпочтительный ряд 1 и дополнительный ряд 2 размеров для механического интерфейса в виде стержня типа 2
| Диаметр стержня d1 h7 | Диаметр базовой плоскости d2, не менее | Длина стержня l1 | Плоская поверхность | Внутренняя резьба | Фаска c | Скругление r, не более | Паз | ||||||
| Ряд 1 | Ряд 2 | Расположение l2 | Длина l3 | Высота t1 | Номинальный диаметр d3 | Глубина l4, не менее | Ширина b | Глубина l5, не менее | Высота t2, не более | ||||
| 6 | 15 | 20 | 10 | 6 | 5,5 | М3 | 5 | 1 | 1 | 3 | 4,5 | 4 | |
| 8 | 17 | 22 | 11 | 7,5 | М4 | 7 | 5 | ||||||
| 10 | 22 | 25 | 12,5 | 8 | 9 | М5 | 8 | 4 | 6 | 7 | |||
| 12 | 24 | 28 | 14 | 11 | М6 | 10 | 8 | ||||||
| 14 | 26 | 30 | 15 | 13 | |||||||||
| 16 | 34 | 32 | 16 | 10 | 15 | М8 | 13 | 6 | 9 | 11 | |||
| 20 | 38 | 36 | 18 | 19 | М10 | 16 | 13 | ||||||
| 25 | 44 | 40 | 20 | 24 | М12 | 20 | 16 | ||||||
| Примечание — Параметр d4 — см. раздел 6. | |||||||||||||
4.2 Система координат
В соответствии с ИСО 9787 начало системы координат механического интерфейса расположено в точке пересечения центральной оси стержня с базовой плоскостью.
Ось + Zm направлена из начала системы координат в направлении конца стержня.
Плоская поверхность и дополнительный паз совмещены с осью +Xm как показано на рисунках 1 и 2. Плоская поверхность является местом расположения установочного винта для крепления рабочего органа. Паз используют для шплинтового соединения с рабочим органом с целью обеспечения его ориентации (см. раздел 5).
4.3 Допуски
Допуски на размеры механического интерфейса должны быть выбраны в соответствии с ИСО 286. Геометрические допуски должны интерпретироваться в соответствии с ИСО 1101. Диаметр стержня d1 следует использовать в качестве базы для отсчета всех геометрических допусков, как показано на рисунках 1 и 2.
4.4 Грузоподъемность и материал стержня
Механический интерфейс в форме стержня, определенный в настоящем стандарте, подходит для роботов с относительно небольшой грузоподъемностью и для применений, в которых предполагаются перемещения рабочего органа между внешним оборудованием с небольшим зазором.
Использование круглого фланца, определенного в ИСО 9409-1, в качестве механического интерфейса рекомендуется в тех случаях, когда прочность стержня недостаточна для предполагаемых нагрузок.
5 Требования к рабочему органу
Размеры и соответствующие допуски сопрягаемой поверхности рабочего органа должны быть совместимы с размерами и допусками, установленными в настоящем стандарте.
Дополнительный паз на интерфейсе b x l5 (см. рисунок 2 и таблицу 2) предназначен для совмещения с установочным шплинтом на рабочем органе с целью обеспечения его ориентации. Рекомендуется использовать для этой цели параллельный (цилиндрический) шплинт. Ось шплинта должна быть направлена вдоль оси +Xm.
Шплинт d1 x l1, должен быть достаточной длины и прочности, чтобы удерживать рабочий орган с помощью трения, например рабочий орган, устанавливаемый с помощью фиксации.
Резьбовое отверстие на конце стержня можно использовать для закрепления рабочего органа.
Примечание - Конец стержня не следует использовать в качестве размерной базы; рабочие органы должны позиционироваться относительно базовой плоскости.
6 Практические рекомендации — обеспечение прокладки коммуникаций
Резьбовое отверстие может быть продолжено, чтобы сделать сквозное отверстие для прокладки кабелей или трубопровода, а также для выпуска воздуха.
Если в стержне сделано осевое отверстие, то диаметр сквозного отверстия d4 должен быть не более диаметра установочного резьбового отверстия d3.
7 Обозначение
Механический интерфейс, размеры которого соответствуют настоящему стандарту, должен быть обозначен следующим образом:
ГОСТ Р 60.3.4.2-2017/ИСО 9409-2-Т-d1,
где Т — обозначение типа стержня (Т1 или Т2);
Пример - Механический интерфейс типа 1 с диаметром стержня d1 = 10 мм должен иметь следующее обозначение:
ГОСТ Р 60.3.4.2-2017/ИСО 9409-2-Т1-10
8 Маркировка
Если стержень и соответствующие ему рабочие органы изготовлены в соответствии с настоящим стандартом, то они должны иметь постоянную маркировку с нанесенным обозначением, установленным в разделе 7.
СВЕДЕНИЯ О СООТВЕТСТВИИ ССЫЛОЧНЫХ МЕЖДУНАРОДНЫХ СТАНДАРТОВ НАЦИОНАЛЬНЫМ И МЕЖГОСУДАРСТВЕННЫМ СТАНДАРТАМ
| Обозначение ссылочного международного стандарта | Степень соответствия | Обозначение и наименование соответствующего национального и межгосударственного стандарта |
| ISO 286-1:1988 | MOD | ГОСТ 25346-2013 (ИСО 286-1:2010) «Основные нормы взаимозаменяемости. Характеристики изделий геометрические. Система допусков на линейные размеры. Основные положения, допуски, отклонения и посадки» |
| ISO 286-2:1988 | MOD | ГОСТ 25347-2013 (ИСО 286-2:2010) «Основные нормы взаимозаменяемости. Характеристики изделий геометрические. Система допусков на линейные размеры. Ряды допусков, предельные отклонения отверстий и валов» |
| ISO 1101:1983 | MOD | ГОСТ Р 53442-2009 (ИСО 1101:2004) «Основные нормы взаимозаменяемости. Характеристики изделий геометрические. Допуски формы, ориентации, месторасположения и биения» |
| ISO 8373:1994 | IDT | ГОСТ Р ИСО 8373-2014 «Роботы и робототехнические устройства. Термины и определения» |
| ISO 9409-1:1996 | - | <*> |
| ISO 9787:1999 | IDT | ГОСТ Р 60.0.0.3-2016/ИСО 9787:2013 «Роботы и робототехнические устройства. Системы координат и обозначение перемещений» |
| <*> Соответствующий национальный стандарт отсутствует. До его принятия рекомендуется использовать перевод на русский язык данного международного стандарта. Примечание — В настоящей таблице использованы следующие условные обозначения степени соответствия стандартов: - IDT — идентичные стандарты; - MOD — модифицированные стандарты. | ||
| УДК 621.865.8:007.52:67.05:006.354 | ОКС 25.040.30 |
| Ключевые слова: роботы, промышленные роботы, манипуляционные роботы, манипуляторы, механические интерфейсы, стержни, размеры | |