ГОСТ Р 60.0.0.3-2016/ИСО 9787:2013. Национальный стандарт Российской Федерации. Роботы и робототехнические устройства. Системы координат и обозначение перемещений
Актуально на 02.11.2026.
Как цитировать: "ГОСТ Р 60.0.0.3-2016/ИСО 9787:2013. Национальный стандарт Российской Федерации. Роботы и робототехнические устройства. Системы координат и обозначение перемещений". ГОСТ Р 60.0.0.3-2016. https://bukva.ai/docs/standart-gost-r-60-0-0-3-2016
(утв. и введен в действие Приказом Росстандарта от 08.11.2016 № 1623-ст)
Примечание
Документ введен в действие с 1 января 2018 года.
Утвержден и введен в действие Приказом Федерального агентства по техническому регулированию и метрологии от 8 ноября 2016 г. № 1623-ст
НАЦИОНАЛЬНЫЙ СТАНДАРТ РОССИЙСКОЙ ФЕДЕРАЦИИ
РОБОТЫ И РОБОТОТЕХНИЧЕСКИЕ УСТРОЙСТВА
СИСТЕМЫ КООРДИНАТ И ОБОЗНАЧЕНИЕ ПЕРЕМЕЩЕНИЙ
Robots and robotic devices. Coordinate systems and motion nomenclatures
ГОСТ Р 60.0.0.3-2016/ИСО 9787:2013
Дата введения 1 января 2018 года
1 ПОДГОТОВЛЕН Федеральным бюджетным учреждением «Консультационно-внедренческая фирма в области международной стандартизации и сертификации „Фирма „ИНТЕРСТАНДАРТ“ совместно с Федеральным государственным автономным научным учреждением „Центральный научно-исследовательский и опытно-конструкторский институт робототехники и технической кибернетики“ (ЦНИИ РТК) и ООО „Корпоративные электронные системы“ (ООО „КЭЛС-центр“) на основе собственного перевода на русский язык международного стандарта, указанного в пункте 4»
2 ВНЕСЕН Техническим комитетом по стандартизации ТК 459 «Информационная поддержка жизненного цикла изделий»
3 УТВЕРЖДЕН И ВВЕДЕН В ДЕЙСТВИЕ Приказом Федерального агентства по техническому регулированию и метрологии от 8 ноября 2016 г. № 1623-ст
4 Настоящий стандарт идентичен международному стандарту ИСО 9787:2013 «Роботы и робототехнические устройства. Системы координат и обозначение перемещений» (ISO 9787:2013 «Robots and robotic devices — Coordinate systems and motion nomenclatures», IDT).
При применении настоящего стандарта рекомендуется использовать вместо ссылочных международных стандартов соответствующие им национальные стандарты, сведения о которых приведены в дополнительном приложении ДА
Правила применения настоящего стандарта установлены в статье 26 Федерального закона от 29 июня 2015 г. № 162-ФЗ «О стандартизации в Российской Федерации». Информация об изменениях к настоящему стандарту публикуется в ежегодном (по состоянию на 1 января текущего года) информационном указателе «Национальные стандарты», а официальный текст изменений и поправок — в ежемесячном информационном указателе «Национальные стандарты». В случае пересмотра (замены) или отмены настоящего стандарта соответствующее уведомление будет опубликовано в ближайшем выпуске ежемесячного информационного указателя «Национальные стандарты». Соответствующая информация, уведомление и тексты размещаются также в информационной системе общего пользования — на официальном сайте Федерального агентства по техническому регулированию и метрологии в сети Интернет (www.gost.ru)
Стандарты комплекса ГОСТ Р 60 распространяются на роботы и робототехнические устройства. Их целью является повышение интероперабельности роботов и их компонентов, а также снижение затрат на их разработку, производство и обслуживание за счет стандартизации и унификации процессов, интерфейсов и параметров.
Стандарты комплекса ГОСТ Р 60 представляют собой совокупность отдельно издаваемых стандартов. Стандарты данного комплекса относятся к одной из следующих тематических групп: «Общие положения, основные понятия, термины и определения», «Технические и эксплуатационные характеристики», «Безопасность», «Виды и методы испытаний», «Механические интерфейсы», «Электрические интерфейсы», «Коммуникационные интерфейсы», «Методы программирования», «Методы построения траектории движения (навигация)», «Конструктивные элементы». Стандарты любой тематической группы могут относиться как ко всем роботам и робототехническим устройствам, так и к отдельным группам объектов стандартизации — промышленным роботам в целом, промышленным манипуляционным роботам, промышленным транспортным роботам, сервисным роботам в целом, сервисным манипуляционным роботам и сервисным мобильным роботам.
Настоящий стандарт относится к тематической группе «Общие положения, основные понятия, термины и определения» и распространяется на все роботы и робототехнические устройства наземного применения. Он идентичен международному стандарту ИСО 9787:2013, разработанному подкомитетом (ПК) 2 «Роботы и робототехнические устройства» Технического комитета (ТК) 184 ИСО «Системы автоматизации и их интеграция».
Примечание - С 1 января 2016 года ИСО/ТК 184/ПК 2 «Роботы и робототехнические устройства» преобразован в ИСО/ТК 299 «Робототехника».
Настоящий стандарт определяет и устанавливает системы координат роботов. Он также определяет типы основных перемещений роботов, включая их обозначения. Он предназначен для настройки, тестирования и программирования роботов.
Настоящий стандарт применим ко всем роботам и робототехническим устройствам, определенным в ИСО 8373.
В настоящем стандарте использована нормативная ссылка на следующий международный стандарт:
ИСО 8373:2012, Роботы и робототехнические устройства — Термины и определения (ISO 8373:2012, Robots and robotic devices — Vocabulary)
В настоящем стандарте применены термины и определения из ИСО 12100, а также следующие термины и определения:
| конфигурация (configuration): Совокупность значений положения всех шарниров, которая полностью определяет форму робота в любой момент времени. [ИСО 8373:2012, 3.5] |
|---|
| установочная поверхность основания (base mounting surface): Поверхность сопряжения руки робота с основанием. [ИСО 8373:2012, 3.9] |
|---|
| мобильная платформа (mobile platform): Совокупность всех узлов мобильного робота, обеспечивающих его передвижение. [ИСО 8373:2012, 3.18, модифицировано: удалены примечания 1 и 2] |
|---|
| глобальная система координат (world coordinate system): Неподвижная система координат, привязанная к месту нахождения робота, которая не зависит от перемещений робота. [ИСО 8373:2012, 4.7.1] |
|---|
| система координат основания (base coordinate system): Система координат, связанная с установочной поверхностью основания. [ИСО 8373:2012, 4.7.2] |
|---|
| система координат механического интерфейса (mechanical interface coordinate system): Система координат, связанная с механическим интерфейсом руки робота. [ИСО 8373:2012, 4.7.3] |
|---|
| центральная точка инструмента, ЦТИ (tool centre point, TCP): Точка, определенная в системе координат механического интерфейса для конкретного применения робота. [ИСО 8373:2012, 4.9] |
|---|
| система координат задания (task coordinate system): Система координат, связанная с местом выполнения задания, обозначаемая как Ok — Xk — Yk — Zk. [ИСО 14539:2000, 3.3.5] |
|---|
| система координат объекта (object coordinate system): Система координат, связанная с объектом, обозначаемая как Oj — Xj — Yj — Zj. [ИСО 14539:2000, 3.3.5] |
|---|
система координат камеры (camera coordinate system): Система координат, связанная с сенсором, который контролирует место выполнения задания, обозначаемая как Oc — Xc — Yc — Zc.
Примечание - Система технического зрения может быть установлена для определения положения и ориентации произвольно расположенных объектов.
| [ИСО 14539:2000, 3.3.7] 3.14 захватное устройство зажимного типа (grasp-type gripper): Захватное устройство, которое удерживает объект с помощью пальцеобразных механизмов. [ИСО 14539:2000, 4.1.2.1] |
|---|
4 Общие правила для систем координат и типов перемещений
4.1 Правые системы координат
Все системы координат, использованные в настоящем стандарте, определены как ортогональные правые системы координат, как показано на рисунке 1.
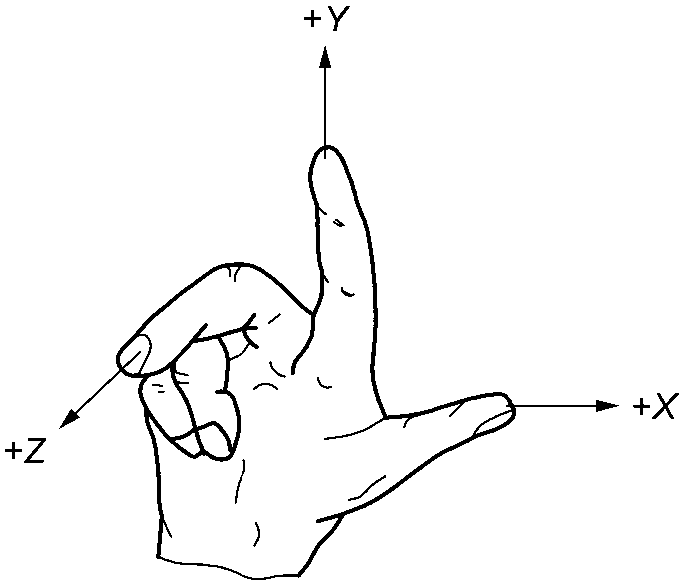
Рисунок 1 — Правая система координат
4.2 Поступательные перемещения
Поступательные перемещения вдоль осей X, Y и Z обозначаются следующим образом:
4.3 Вращения
Вращения вокруг осей X, Y и Z обозначаются следующим образом:
A, B и C называются также углами крена, тангажа и рыскания, соответственно.
Положительные значения A, B и C отсчитываются в направлении завинчивания винта с правой резьбой в положительном направлении осей X, Y и Z, соответственно (см. рисунок 2).
Общие вращения формируются за счет комбинации индивидуальных вращений.
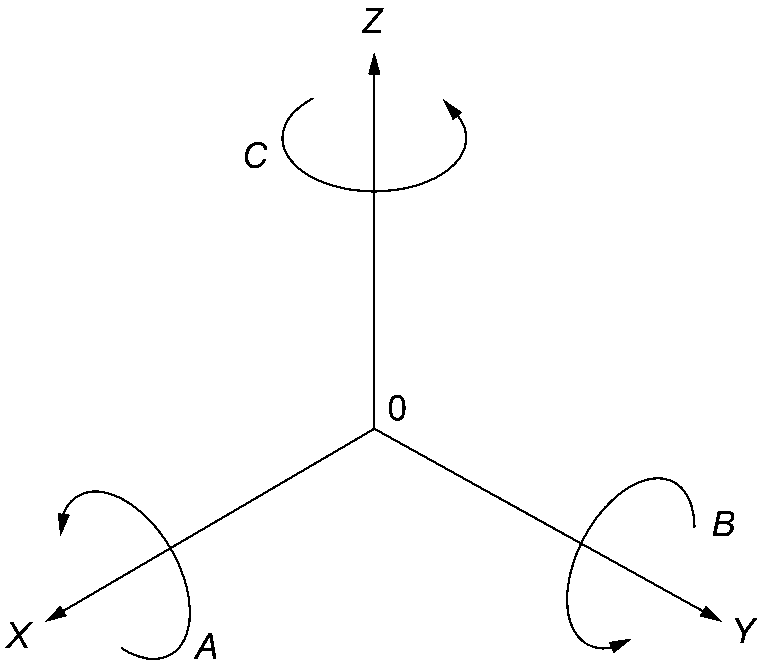
A — угол крена; B — угол тангажа; C — угол рыскания
4.4 Обозначение степеней подвижности манипуляторов
Если степени подвижности обозначить числами, то степень подвижности 1 должна соответствовать первому подвижному соединению, ближайшему к установочной поверхности основания, степень подвижности 2 — второму подвижному соединению и так далее, а степень подвижности m — подвижному соединению, на котором установлен механический интерфейс.
Примечание — Примеры приведены в приложении А.
5.1 Глобальная система координат O0 - X0 - Y0 - Z0
Начало глобальной системы координат O0 должно быть определено пользователями в соответствии с их требованиями. Ось +Z0 коллинеарна направлению ускорения вектора силы тяжести, но направлена в противоположную сторону. Ось +X0 должна быть определена пользователями в соответствии с их требованиями (см. рисунок 3).
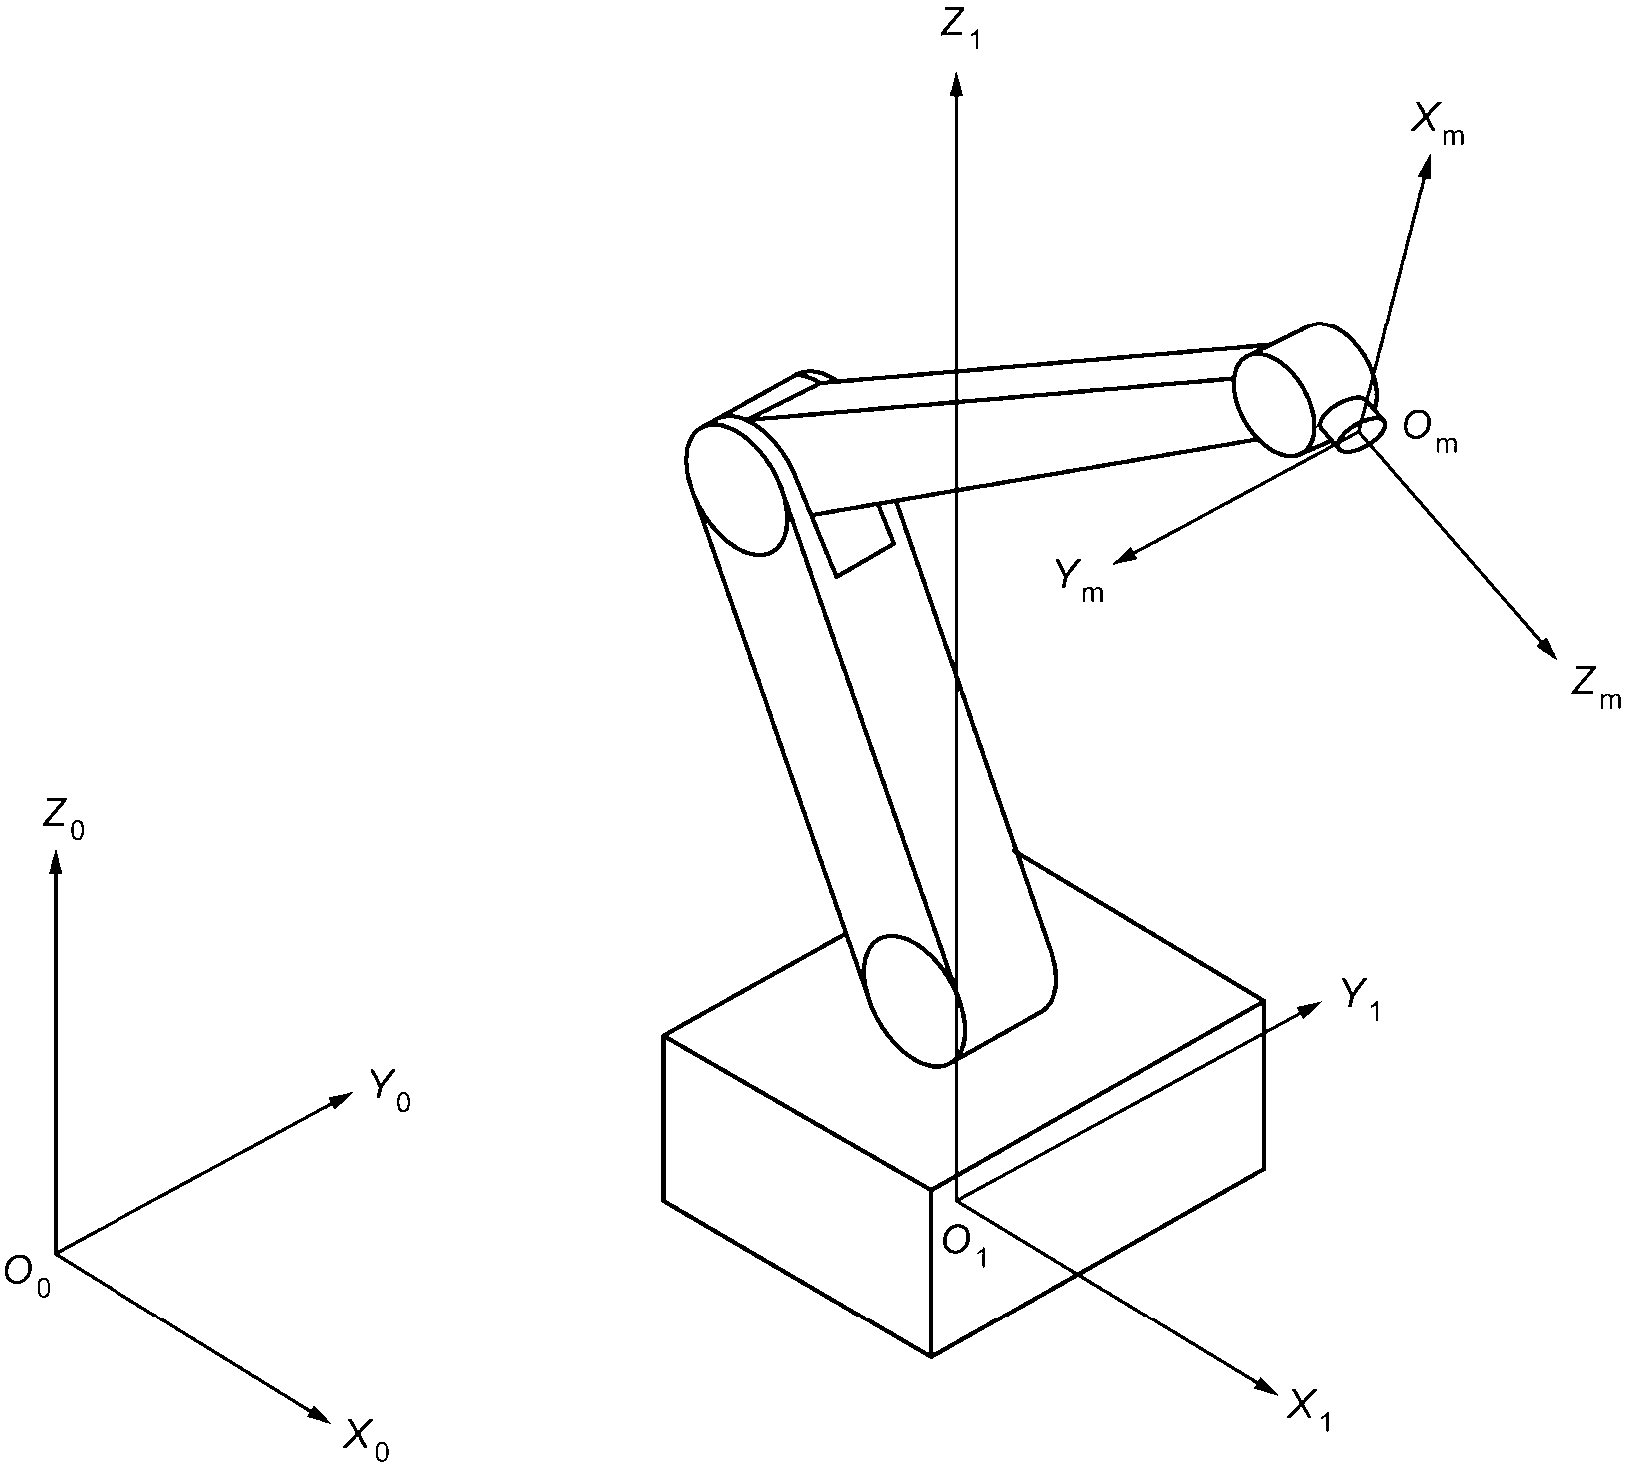
Рисунок 3 — Примеры систем координат
5.2 Система координат основания O1 - X1 - Y1 - Z1
Начало системы координат основания O1 должно быть определено изготовителем робота. Ось +Z1 направлена в сторону механической конструкции робота перпендикулярно к установочной поверхности основания. Ось +X1 направлена из начала координат и проходит через проекцию центра рабочего пространства Cw на плоскость установочной поверхности основания (см. рисунки 3 и 4). Если конфигурация робота препятствует выполнению данного соглашения, то направление оси +X1 должно быть определено изготовителем.
Примечание — Примеры систем координат основания и механического интерфейса приведены в приложении А.
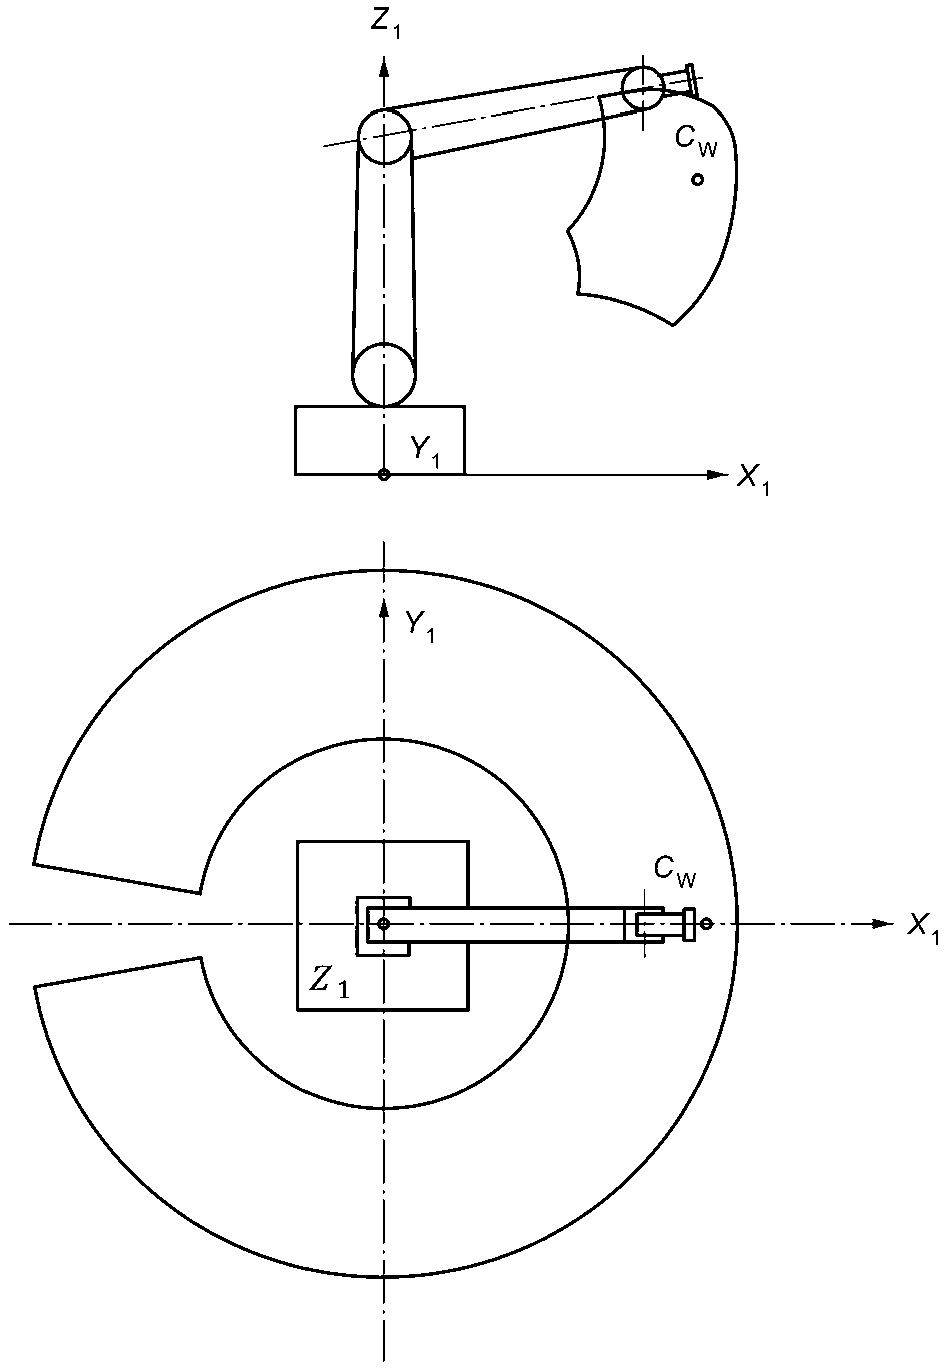
Рисунок 4 — Примеры рабочего пространства робота
5.3 Система координат механического интерфейса Om — Xm — Ym — Zm
Началом системы координат механического интерфейса Om является центр механического интерфейса Om. Ось +Zm направлена перпендикулярно в сторону от механического интерфейса. Ось +Xm определена как линия, параллельная оси +Z1 (+X1), когда механический интерфейс расположен параллельно плоскости Y1Z1 (X1Y1), а основные и дополнительные степени подвижности робота находятся вблизи своих средних положений. Если конфигурация робота препятствует выполнению данного соглашения, то положение основных степеней подвижности должно быть определено изготовителем (см. рисунок 3).
Примечание — Примеры систем координат основания и механического интерфейса приведены в приложении А.
5.4 Система координат инструмента (СКИ) Ot — Xt — Yt — Zt
Началом системы координат инструмента Ot является центральная точка инструмента (ЦТИ) Ot (см. рисунок 5). Направление оси +Zt зависит от инструмента, обычно она направлена в сторону от инструмента. В случае плоского захватного устройства зажимного типа ось +Ym расположена в плоскости перемещения пальцев.
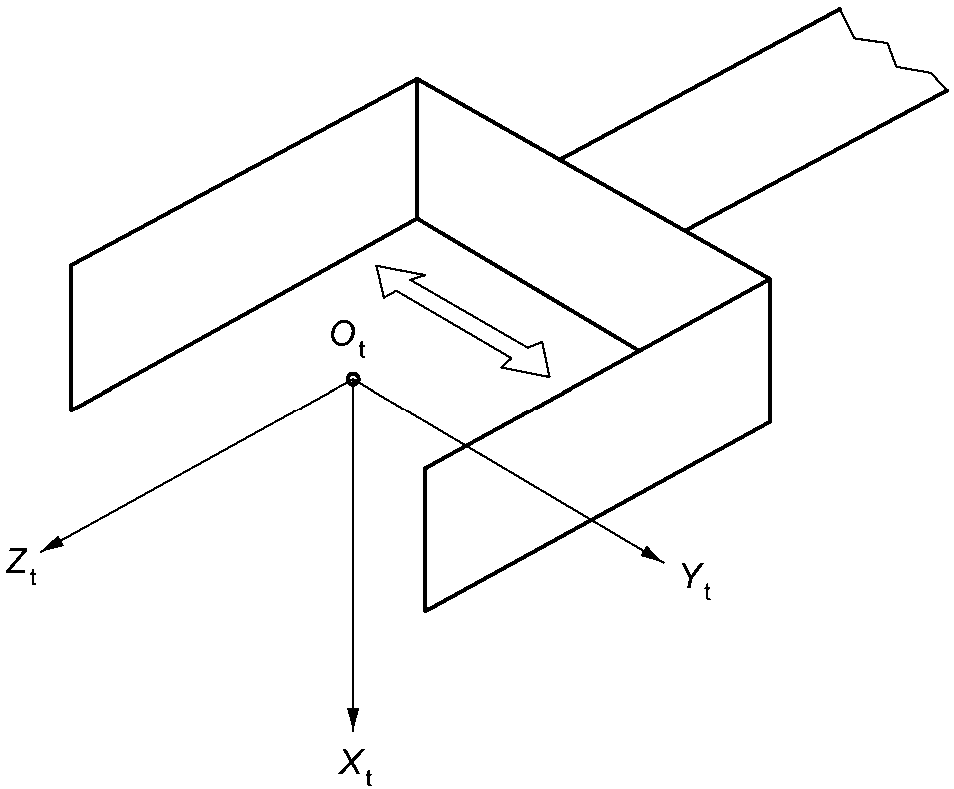
Рисунок 5 — Пример системы координат инструмента
5.5 Система координат мобильной платформы Op — Xp — Yp — Zp
Началом системы координат мобильной платформы является исходная точка мобильной платформы Op. Направление оси +Xp обычно соответствует направлению движения вперед мобильной платформы. Ось +Zp обычно направлена вверх от мобильной платформы (см. рисунок 6).
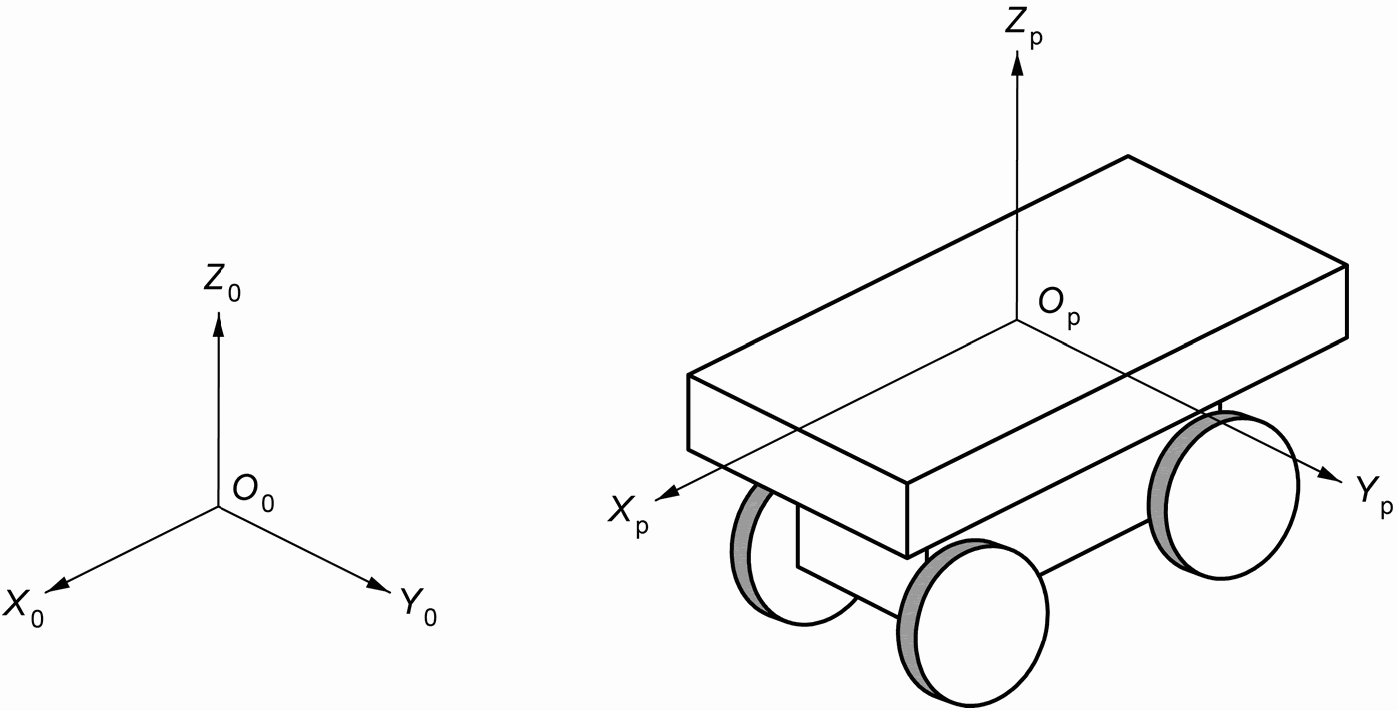
Рисунок 6 — Пример системы координат мобильной платформы
5.6 Система координат задания Ok — Xk — Yk — Zk
Система координат задания показана на рисунке 7.
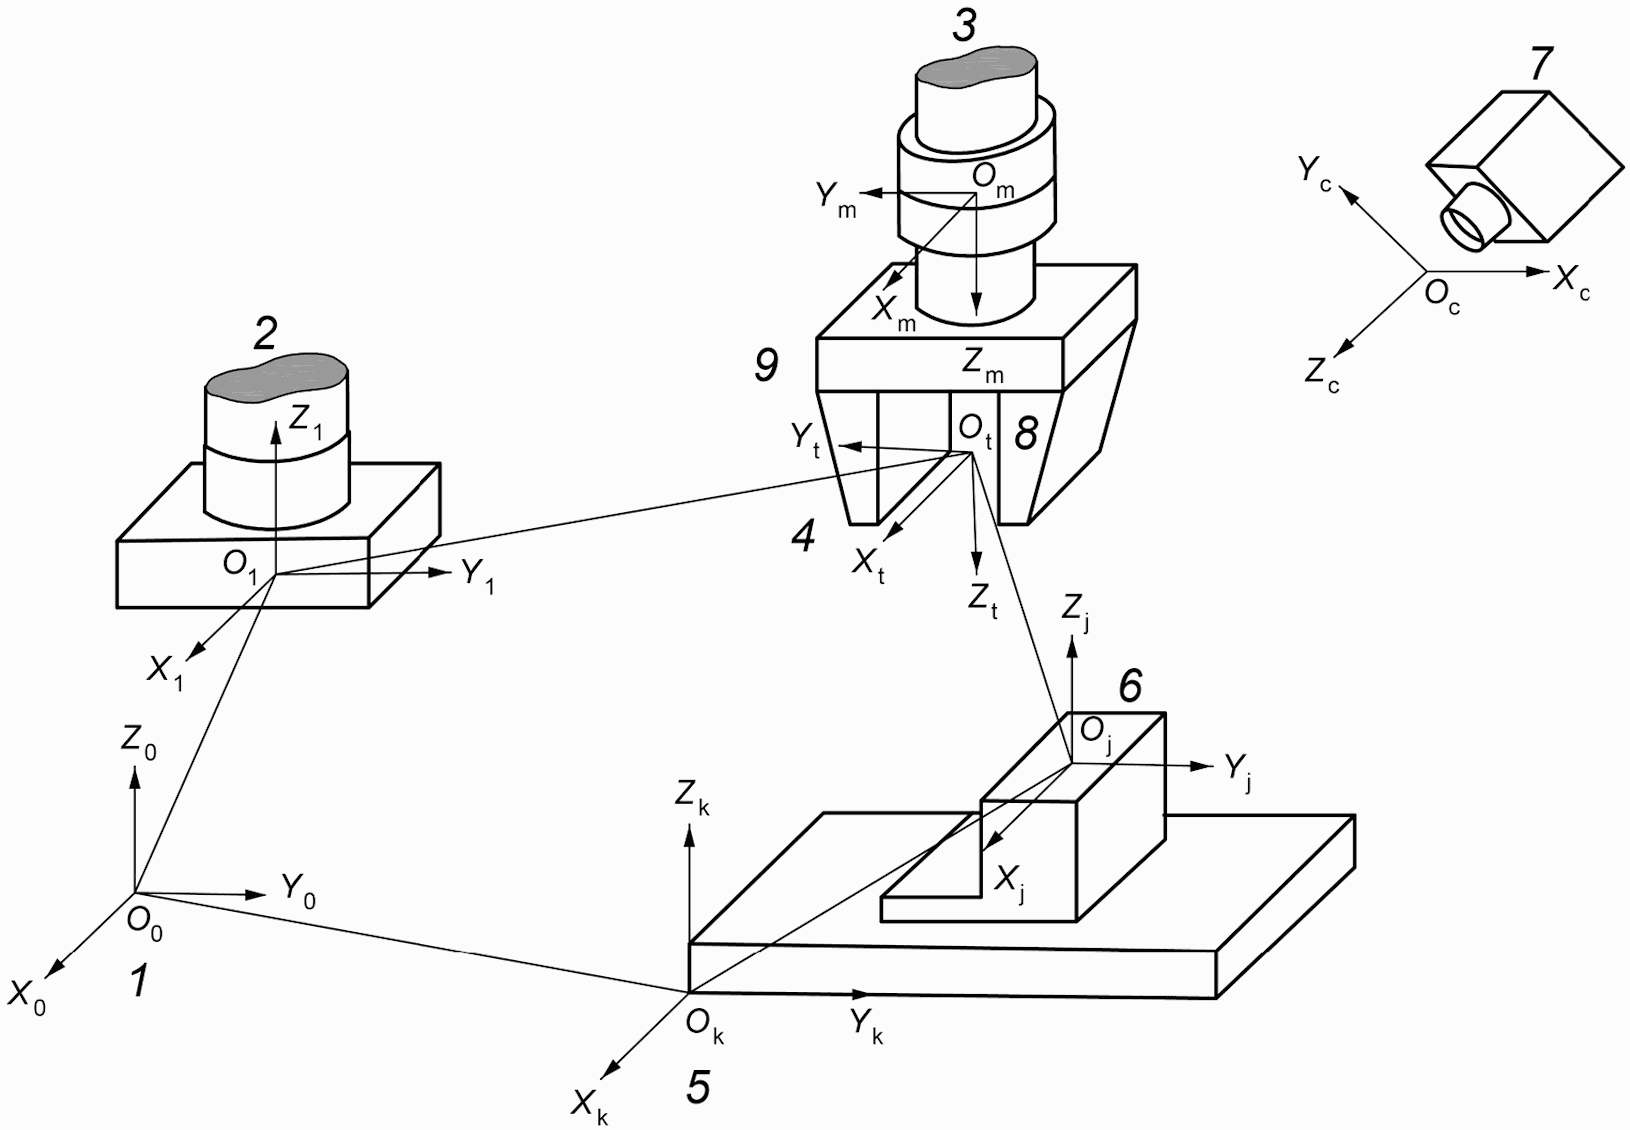
1 — глобальная система координат; 2 — система координат основания; 3 — система координат механического интерфейса; 4 — система координат инструмента; 5 — система координат задания; 6 — система координат объекта; 7 — система координат камеры; 8 — ЦТИ; 9 — захватное устройство
Рисунок 7 — Системы координат при взятии объекта
5.7 Система координат объекта Oj — Xj — Yj — Zj
Система координат объекта показана на рисунке 7.
5.8 Система координат камеры Oc — Xc — Yc — Zc
Система координат камеры показана на рисунке 7.
ПРИМЕРЫ СИСТЕМ КООРДИНАТ ДЛЯ РАЗНЫХ МЕХАНИЧЕСКИХ КОНСТРУКЦИЙ
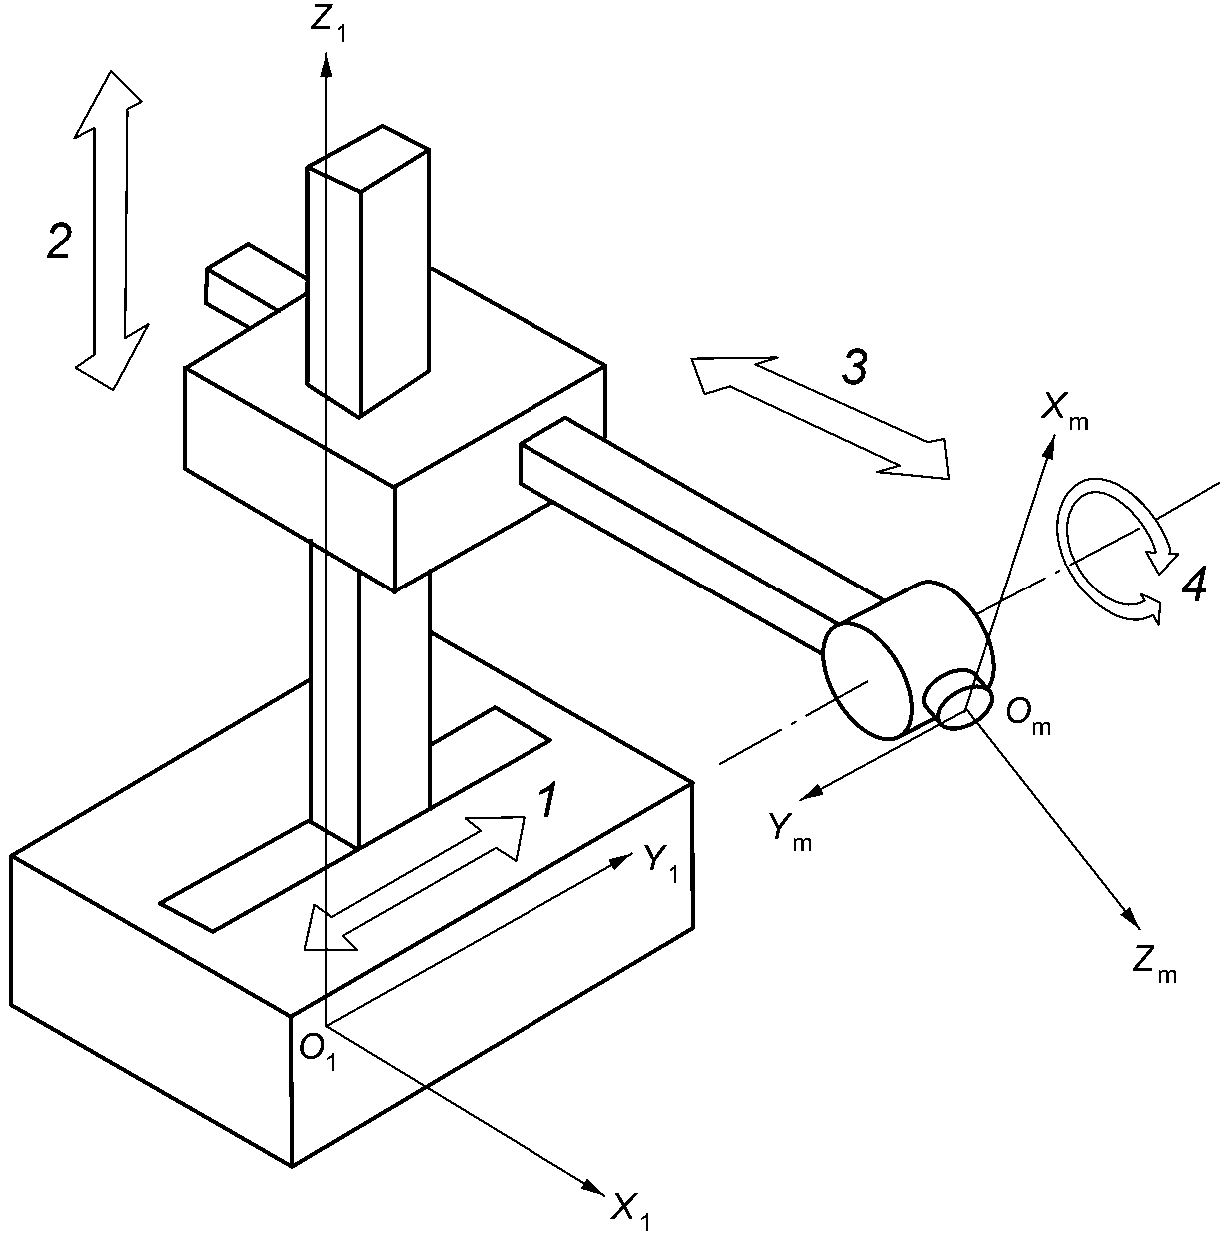
Рисунок А.1 — Робот с прямоугольной системой координат
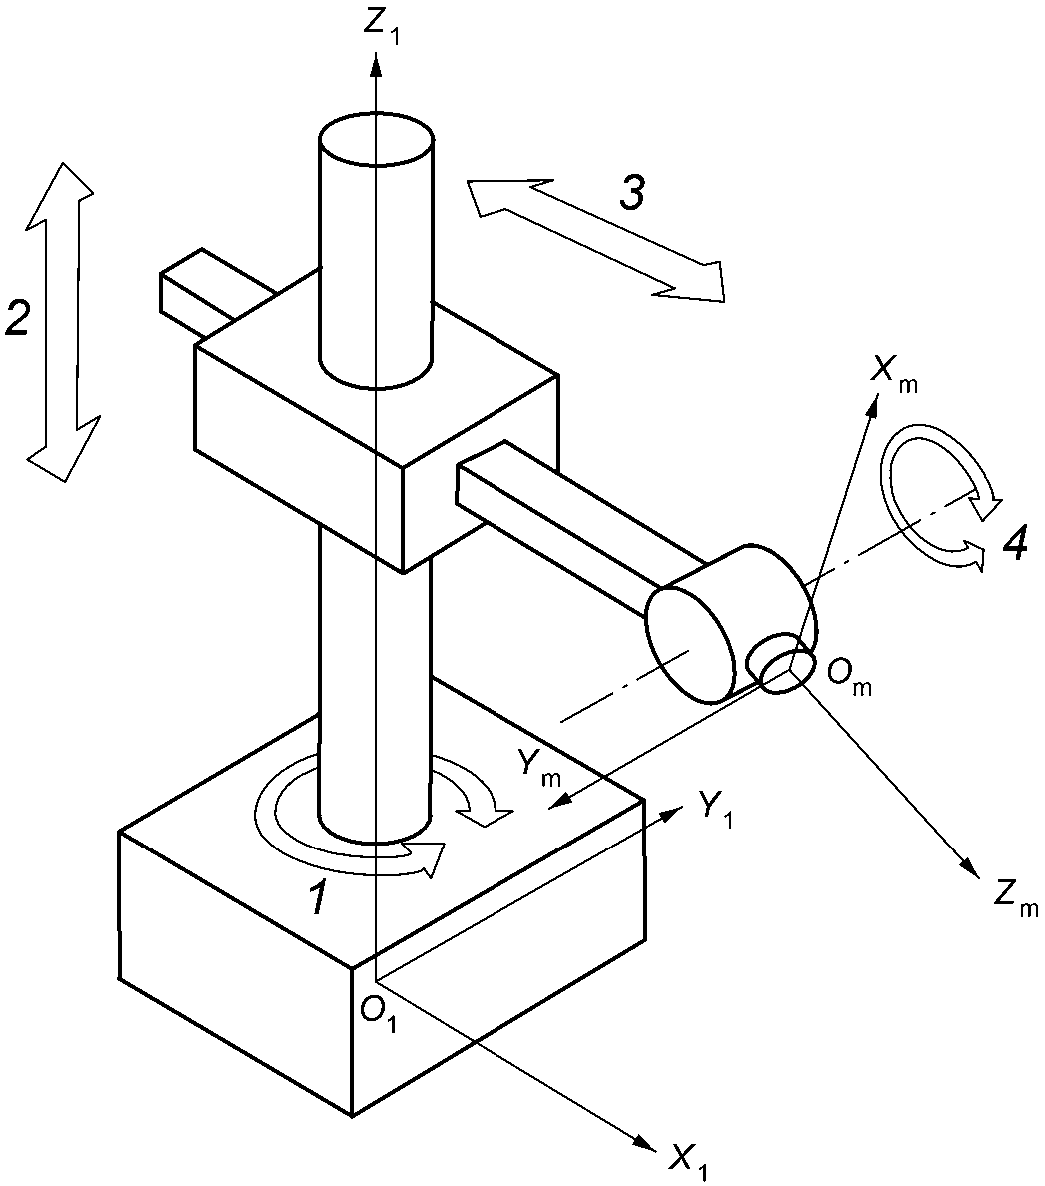
Рисунок А.2 — Робот с цилиндрической системой координат
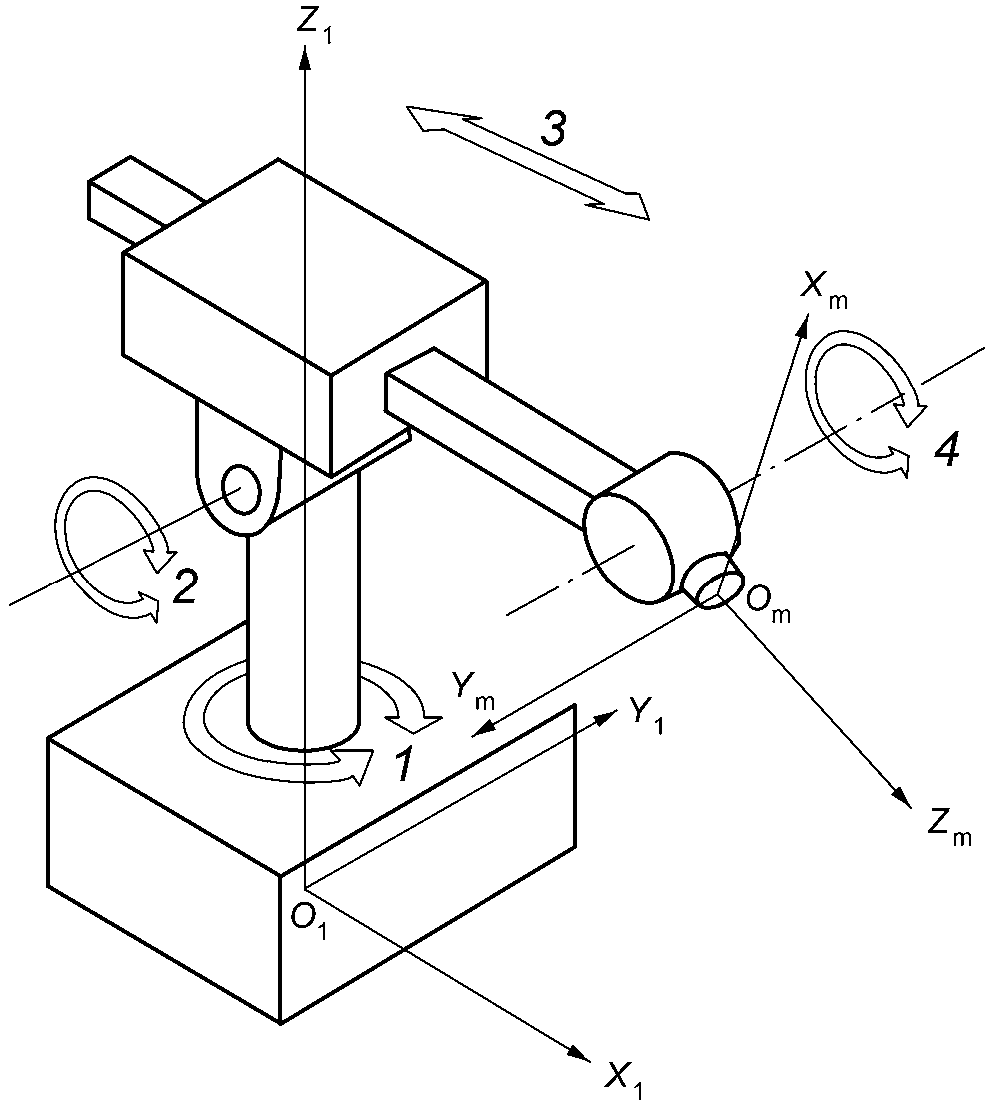
Рисунок А.3 — Робот с полярной системой координат
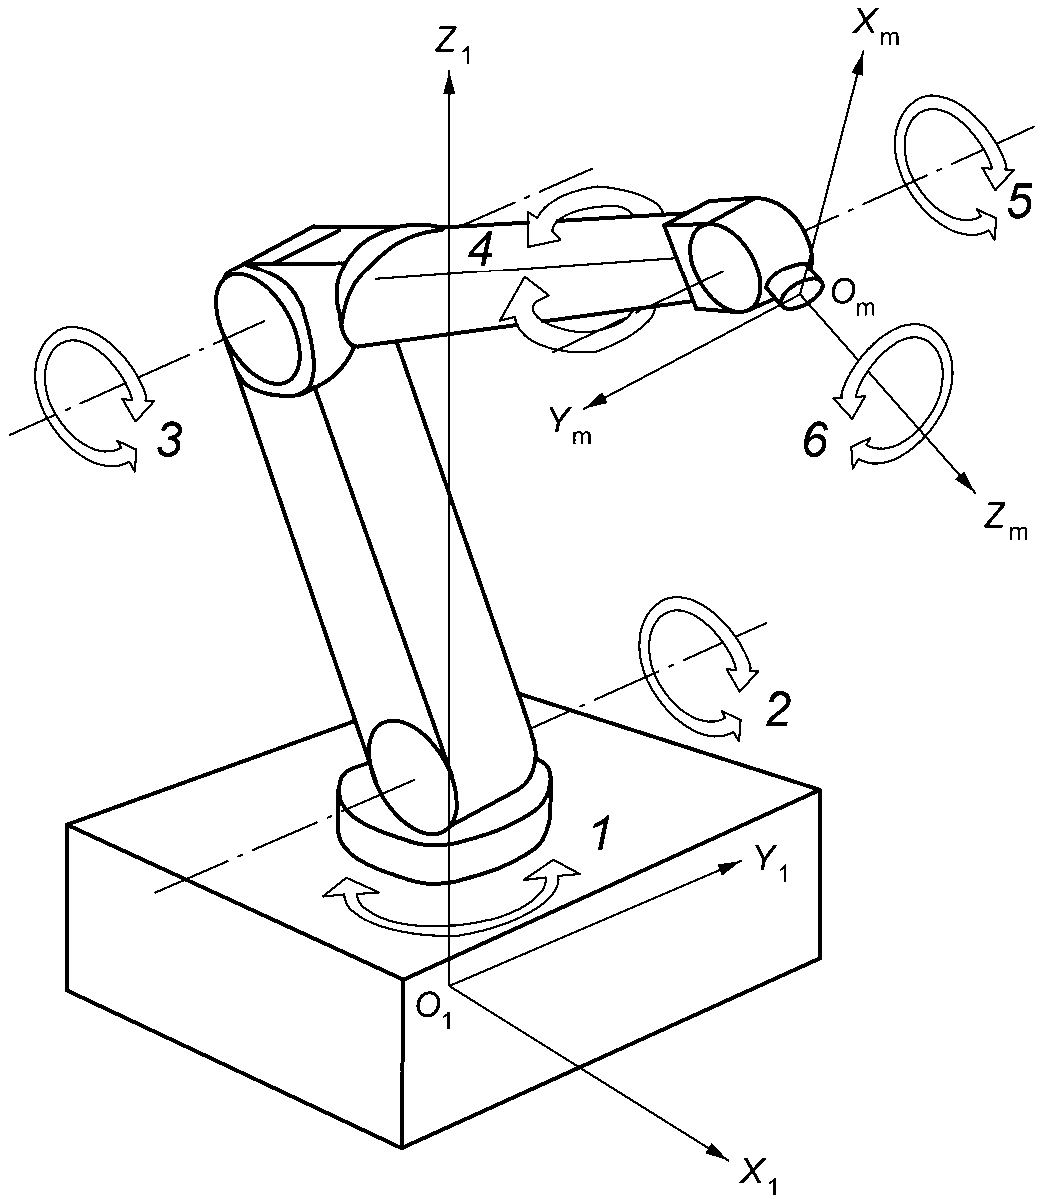
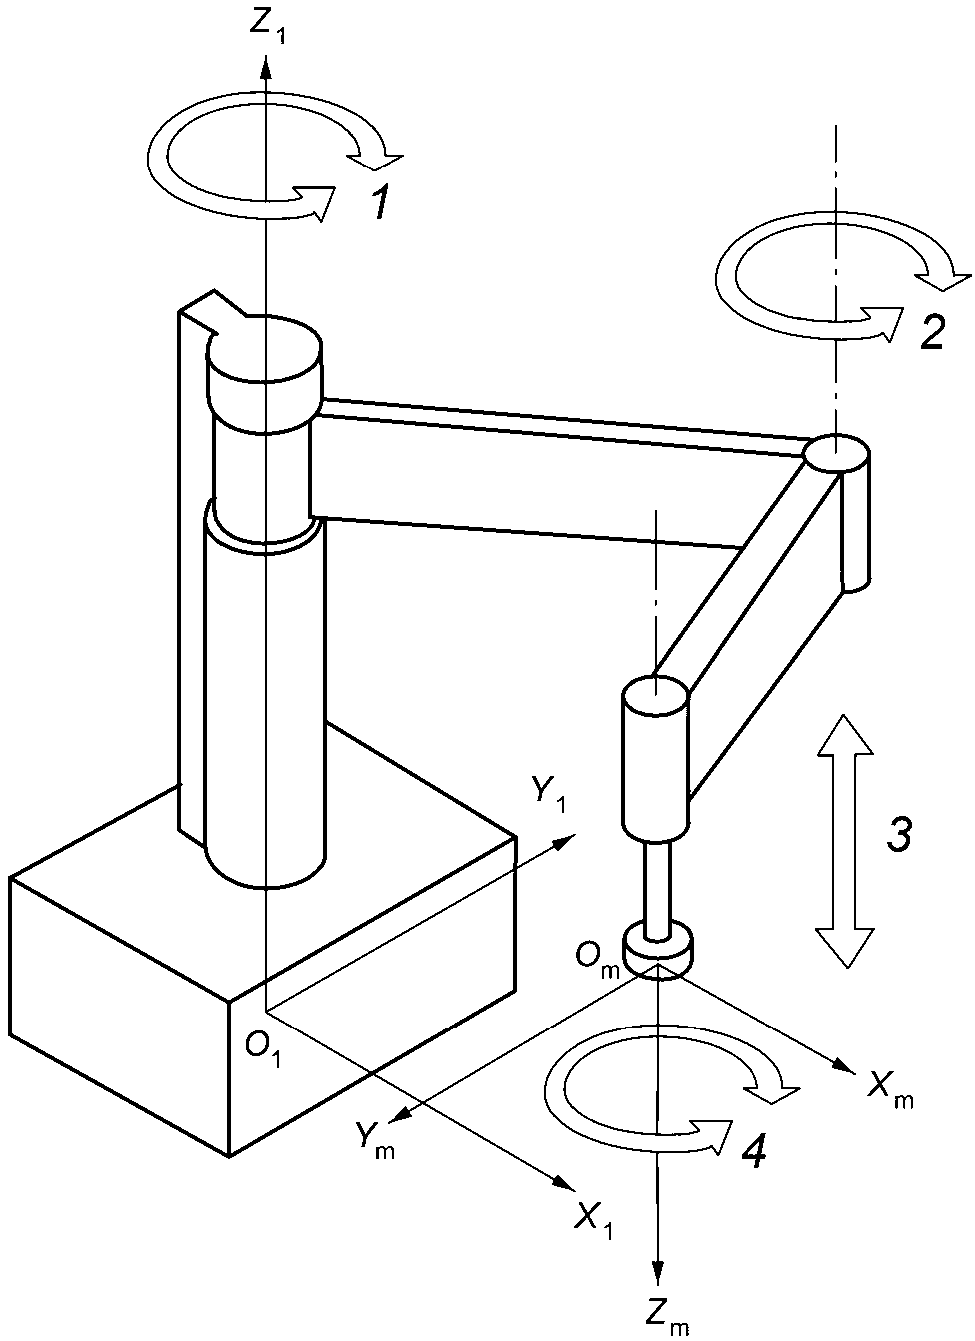
Рисунок А.5 — Робот типа SCARA
СВЕДЕНИЯ О СООТВЕТСТВИИ ССЫЛОЧНЫХ МЕЖДУНАРОДНЫХ СТАНДАРТОВ НАЦИОНАЛЬНЫМ СТАНДАРТАМ
| Обозначение ссылочного международного стандарта | Степень соответствия | Обозначение и наименование соответствующего национального стандарта |
| ISO 8373:2012 | IDT | ГОСТ Р ИСО 8373-2014 «Роботы и робототехнические устройства. Термины и определения» |
| Примечание — В настоящей таблице использовано следующее условное обозначение степени соответствия стандарта: - IDT — идентичный стандарт. | ||
| [1] | ISO 14539:2000, | Manipulating industrial robots — Object handling with grasp-type grippers — Vocabulary and presentation of characteristics |
|---|