ГОСТ Р 60.3.4.1-2017/ИСО 9409-1:2004. Национальный стандарт Российской Федерации. Роботы и робототехнические устройства. Промышленные манипуляционные роботы. Механические интерфейсы. Круглые фланцы
Актуально на 02.11.2026.
Как цитировать: "ГОСТ Р 60.3.4.1-2017/ИСО 9409-1:2004. Национальный стандарт Российской Федерации. Роботы и робототехнические устройства. Промышленные манипуляционные роботы. Механические интерфейсы. Круглые фланцы". ГОСТ Р 60.3.4.1-2017. https://bukva.ai/docs/standart-gost-r-60-3-4-1-2017
(утв. и введен в действие Приказом Росстандарта от 14.11.2017 № 1744-ст)
Примечание
Текст данного документа приведен с учетом поправки, опубликованной в «ИУС», № 7, 2018. Документ введен в действие с 01.07.2018.
Утвержден и введен в действие Приказом Федерального агентства по техническому регулированию и метрологии от 14 ноября 2017 г. № 1744-ст
НАЦИОНАЛЬНЫЙ СТАНДАРТ РОССИЙСКОЙ ФЕДЕРАЦИИ
РОБОТЫ И РОБОТОТЕХНИЧЕСКИЕ УСТРОЙСТВА
ПРОМЫШЛЕННЫЕ МАНИПУЛЯЦИОННЫЕ РОБОТЫ
МЕХАНИЧЕСКИЕ ИНТЕРФЕЙСЫ. КРУГЛЫЕ ФЛАНЦЫ
Robots and robotic devices. Industrial manipulating robots. Mechanical interfaces. Plates
ГОСТ Р 60.3.4.1-2017/ИСО 9409-1:2004
Дата введения 1 июля 2018 года
Предисловие
1 ПОДГОТОВЛЕН Федеральным государственным автономным научным учреждением «Центральный научно-исследовательский и опытно-конструкторский институт робототехники и технической кибернетики» (ЦНИИ РТК) на основе собственного перевода на русский язык англоязычной версии стандарта, указанного в пункте 4
2 ВНЕСЕН Техническим комитетом по стандартизации ТК 459 «Информационная поддержка жизненного цикла изделий»
3 УТВЕРЖДЕН И ВВЕДЕН В ДЕЙСТВИЕ Приказом Федерального агентства по техническому регулированию и метрологии от 14 ноября 2017 г. № 1744-ст
4 Настоящий стандарт идентичен международному стандарту ИСО 9409-1:2004 «Промышленные манипуляционные роботы. Механические интерфейсы. Часть 1. Круглые фланцы» (ISO 9409-1:2004 «Manipulating industrial robots — Mechanical interfaces — Part 1: Plates», IDT).
При применении настоящего стандарта рекомендуется использовать вместо ссылочных международных стандартов соответствующие им национальные и межгосударственные стандарты, сведения о которых приведены в дополнительном приложении ДА
Правила применения настоящего стандарта установлены в статье 26 Федерального закона от 29 июня 2015 г. № 162-ФЗ «О стандартизации в Российской Федерации». Информация об изменениях к настоящему стандарту публикуется в ежегодном (по состоянию на 1 января текущего года) информационном указателе «Национальные стандарты», а официальный текст изменений и поправок — в ежемесячном информационном указателе «Национальные стандарты». В случае пересмотра (замены) или отмены настоящего стандарта соответствующее уведомление будет опубликовано в ближайшем выпуске информационного указателя «Национальные стандарты». Соответствующая информация, уведомление и тексты размещаются также в информационной системе общего пользования — на официальном сайте Федерального агентства по техническому регулированию и метрологии в сети Интернет (www.gost.ru)
Введение
Стандарты комплекса ГОСТ Р 60 распространяются на роботы и робототехнические устройства. Их целью является повышение интероперабельности роботов и их компонентов, а также снижение затрат на их разработку, производство и обслуживание за счет стандартизации и унификации процессов, интерфейсов и параметров.
Стандарты комплекса ГОСТ Р 60 представляют собой совокупность отдельно издаваемых стандартов. Стандарты данного комплекса относятся к одной из следующих тематических групп: «Общие положения, основные понятия, термины и определения», «Технические и эксплуатационные характеристики», «Безопасность», «Виды и методы испытаний», «Механические интерфейсы», «Электрические интерфейсы», «Коммуникационные интерфейсы», «Методы программирования», «Методы построения траектории движения (навигация)», «Конструктивные элементы». Стандарты любой тематической группы могут относиться как ко всем роботам и робототехническим устройствам, так и к отдельным группам объектов стандартизации — промышленным роботам в целом, промышленным манипуляционным роботам, промышленным транспортным роботам, сервисным роботам в целом, сервисным манипуляционным роботам и сервисным мобильным роботам.
Настоящий стандарт относится к тематической группе «Механические интерфейсы» и распространяется на промышленные манипуляционные роботы. Настоящий стандарт идентичен ИСО 9409-1:2004, разработанному подкомитетом (ПК) 2 «Роботы и робототехнические устройства» Технического комитета (ТК) 184 ИСО «Системы автоматизации производства и их интеграция».
Примечание - С 1 января 2016 года ИСО/ТК 184/ПК 2 «Роботы и робототехнические устройства» преобразован в ИСО/ТК 299 «Робототехника».
Промышленные манипуляционные роботы широко применяют в сфере промышленной автоматизации. В зависимости от области применения для них могут использоваться разнообразные сменные рабочие органы, такие как захватные устройства или специализированные инструменты, которые крепятся к механическому интерфейсу.
1 Область применения
Настоящий стандарт устанавливает основные размеры, назначение и маркировку круглых фланцев, используемых в качестве механического интерфейса для промышленных манипуляционных роботов. Данный механический интерфейс предназначен для обеспечения однозначности установки и взаимозаменяемости рабочих органов при их ручном монтаже на промышленные манипуляционные роботы.
Настоящий стандарт не устанавливает другие требования к механическому интерфейсу, предназначенному для установки рабочего органа робота.
Настоящий стандарт не имеет никакой взаимосвязи с диапазонами грузоподъемности робота, так как предполагается, что подходящий механический интерфейс должен быть выбран в зависимости от области применения и грузоподъемности робота.
Механические интерфейсы, определенные в настоящем стандарте, могут также найти применение в транспортно-загрузочных устройствах, которые не подпадают под определение промышленных манипуляционных роботов, таких как перегружатели или копирующие устройства.
2 Нормативные ссылки
В настоящем стандарте использованы нормативные ссылки на следующие международные стандарты. Для датированных ссылок следует использовать только указанное издание ссылочного стандарта:
ISO 261:1998, ISO general-purpose metric screw threads — General plan (Резьбы метрические ИСО общего назначения. Общий вид)
ISO 286-1:1988 <1>, ISO system of limits and fits — Part 1: Bases of tolerances, deviations and fits (Система допусков и посадок ИСО. Часть 1. Основные положения, допуски, отклонения и посадки)
<1> Действует ИСО 286-1:2010. Для однозначного соблюдения требований настоящего стандарта, выраженных в датированных ссылках, рекомендуется использовать только данный ссылочный стандарт.
ISO 286-2:1988 <2>, ISO system of limits and fits — Part 2: Tables of standard tolerance grades and limit deviations for holes and shafts (Система допусков и посадок ИСО. Часть 2. Таблицы классов стандартных допусков и предельных отклонений на размеры отверстий и валов)
<2> Действует ИСО 286-2:2010. Для однозначного соблюдения требований настоящего стандарта, выраженных в датированных ссылках, рекомендуется использовать только данный ссылочный стандарт.
ISO 1101:1983 <1>, Technical drawings — Geometrical tolerancing — Tolerancing of form, orientation, location and run-out — Generalties, definitions, symbols, indications on drawings (Технические чертежи. Геометрические допуски. Допуски на форму, ориентацию, расположение и биение. Основные понятия, определения, условные обозначения, указания на чертежах)
<1> Действует ИСО 1101:2012. Для однозначного соблюдения требований настоящего стандарта, выраженных в датированных ссылках, рекомендуется использовать только данный ссылочный стандарт.
ISO 8373:1994 <2>, Manipulating industrial robots — Vocabulary (Промышленные манипуляционные роботы. Термины и определения)
<2> Действует ИСО 8373:2012. Для однозначного соблюдения требований настоящего стандарта, выраженных в датированных ссылках, рекомендуется использовать только данный ссылочный стандарт.
ISO 9787:1999 <3>, Manipulating industrial robots — Coordinate systems and motion nomenclatures (Промышленные манипуляционные роботы. Системы координат и типы перемещений)
<3> Действует ИСО 9787:2013. Для однозначного соблюдения требований настоящего стандарта, выраженных в датированных ссылках, рекомендуется использовать только данный ссылочный стандарт.
3 Термины и определения
В настоящем стандарте применены термины по ИСО 8373.
4 Размеры
4.1 Общие положения
Рекомендуемые размеры механического интерфейса представлены в ряде 1 таблицы 1. Дополнительный ряд 2 следует использовать только в особых случаях, когда размеров, указанных в ряде 1, недостаточно для конкретного применения.
Предпочтительный ряд 1 и дополнительный ряд 2 размеров для механического интерфейса в виде круглого фланца
| Позиция | Диаметр центров окружностей, d1 | d2 h8 | d3 H7 | d4 | d5 H7 | d6 | t1 min | t2 min | t3 min | t4 | t5 | t6 min | Число отверстий N | |
| Ряд 1 | Ряд 2 | |||||||||||||
| 1 | 25 | 34 | 16 | M4 | 4 | См. 4.4 | 6 | 4 | 4 | См. <1> | 0,2 | 0,5 | 4 | |
| 2 | 31,5 | 40 | 20 | M5 | 5 | 5 | ||||||||
| 3 | 40 | 50 | 25 | M6 | 6 | 6 | 6 | 1 | ||||||
| 4 | 50 | 63 | 31,5 | |||||||||||
| 5 | 63 | 80 | 40 | |||||||||||
| 6 | 80 | 100 | 50 | M8 | 8 | 8 | 0,4 | 6 | ||||||
| 7 | 100 | 125 | 63 | |||||||||||
| 8 | 125 | 160 | 80 | M10 | 10 | 8 | 10 | 8 | ||||||
| 9 | 160 | 200 | 100 | |||||||||||
| 10 | 160 | 200 | 100 | M12 | 12 | 12 | 11 | |||||||
| 11 | 200 | 250 | 125 | 6 | ||||||||||
| 12 | 200 | 250 | 125 | M16 | 22 | 12 | ||||||||
| 13 | 250 | 250 | 315 | 160 | M12 | См. <1> | 6 | |||||||
| <1> Минимальная глубина резьбовых отверстий t4 зависит от материала сочленяемых узлов рабочего органа. | ||||||||||||||
Обязательным является установление диаметра только одной центрирующей окружности. Предпочтительным является установление диаметра d3. Использование диаметра d2 зависит от применения.
Отверстие с диаметром d5 предусмотрено для размещения установочного штифта, использование которого зависит от конкретного применения робота. В качестве установочного штифта может быть применен, например, цилиндрический штифт или установочный штифт с лысками. Выбор установочного штифта должен исключать избыточное базирование.
Центр отверстия под установочный штифт должен располагаться на положительном луче оси +Xm системы координат механического интерфейса (см. ИСО 9787).
Другие размеры (например, размеры кольцевых канавок), не определенные в настоящем стандарте, должны быть выбраны надлежащим образом.
4.2 Допуски
Допуски на размеры механического интерфейса должны быть выбраны в соответствии с ИСО 286. Геометрические допуски должны интерпретироваться в соответствии с ИСО 1101. Плоскость A, диаметр расточенного отверстия d3 и отверстие установочного штифта d5 следует использовать в качестве баз для отсчета всех геометрических допусков, как показано на рисунках 1 - 3.
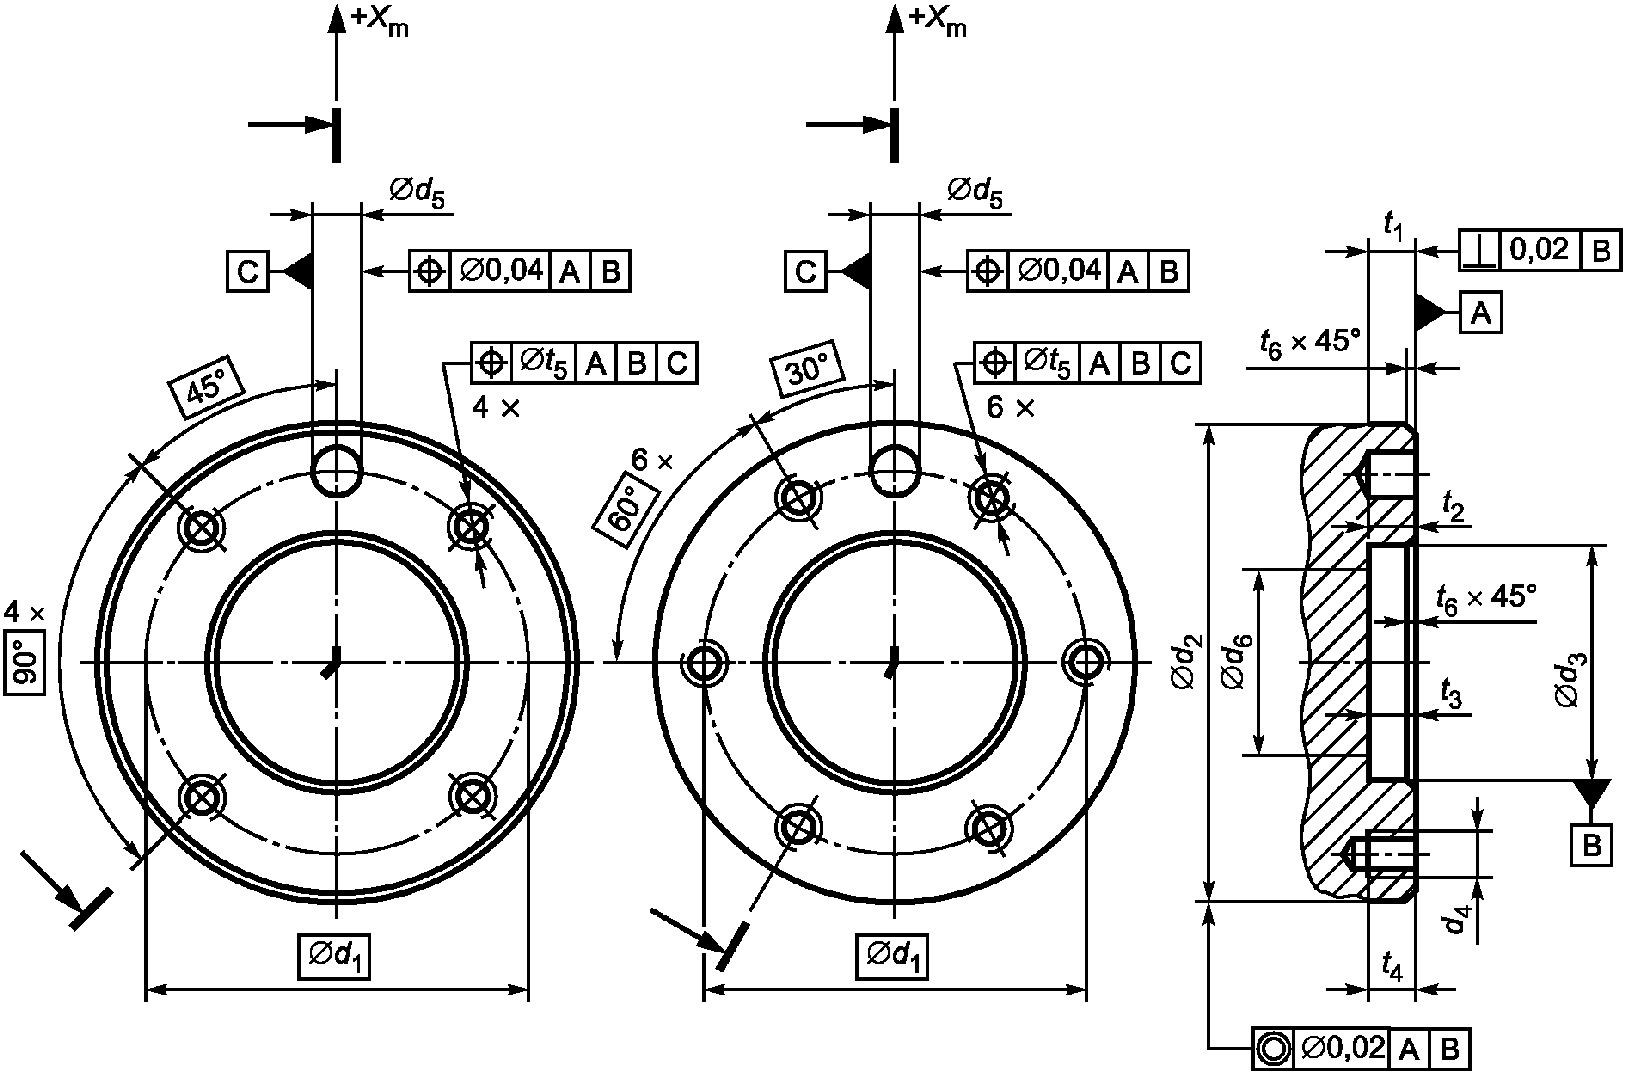
Рисунок 1 — Конструкция, соответствующая таблице 1, позиции с 1 по 9, 11 и 13
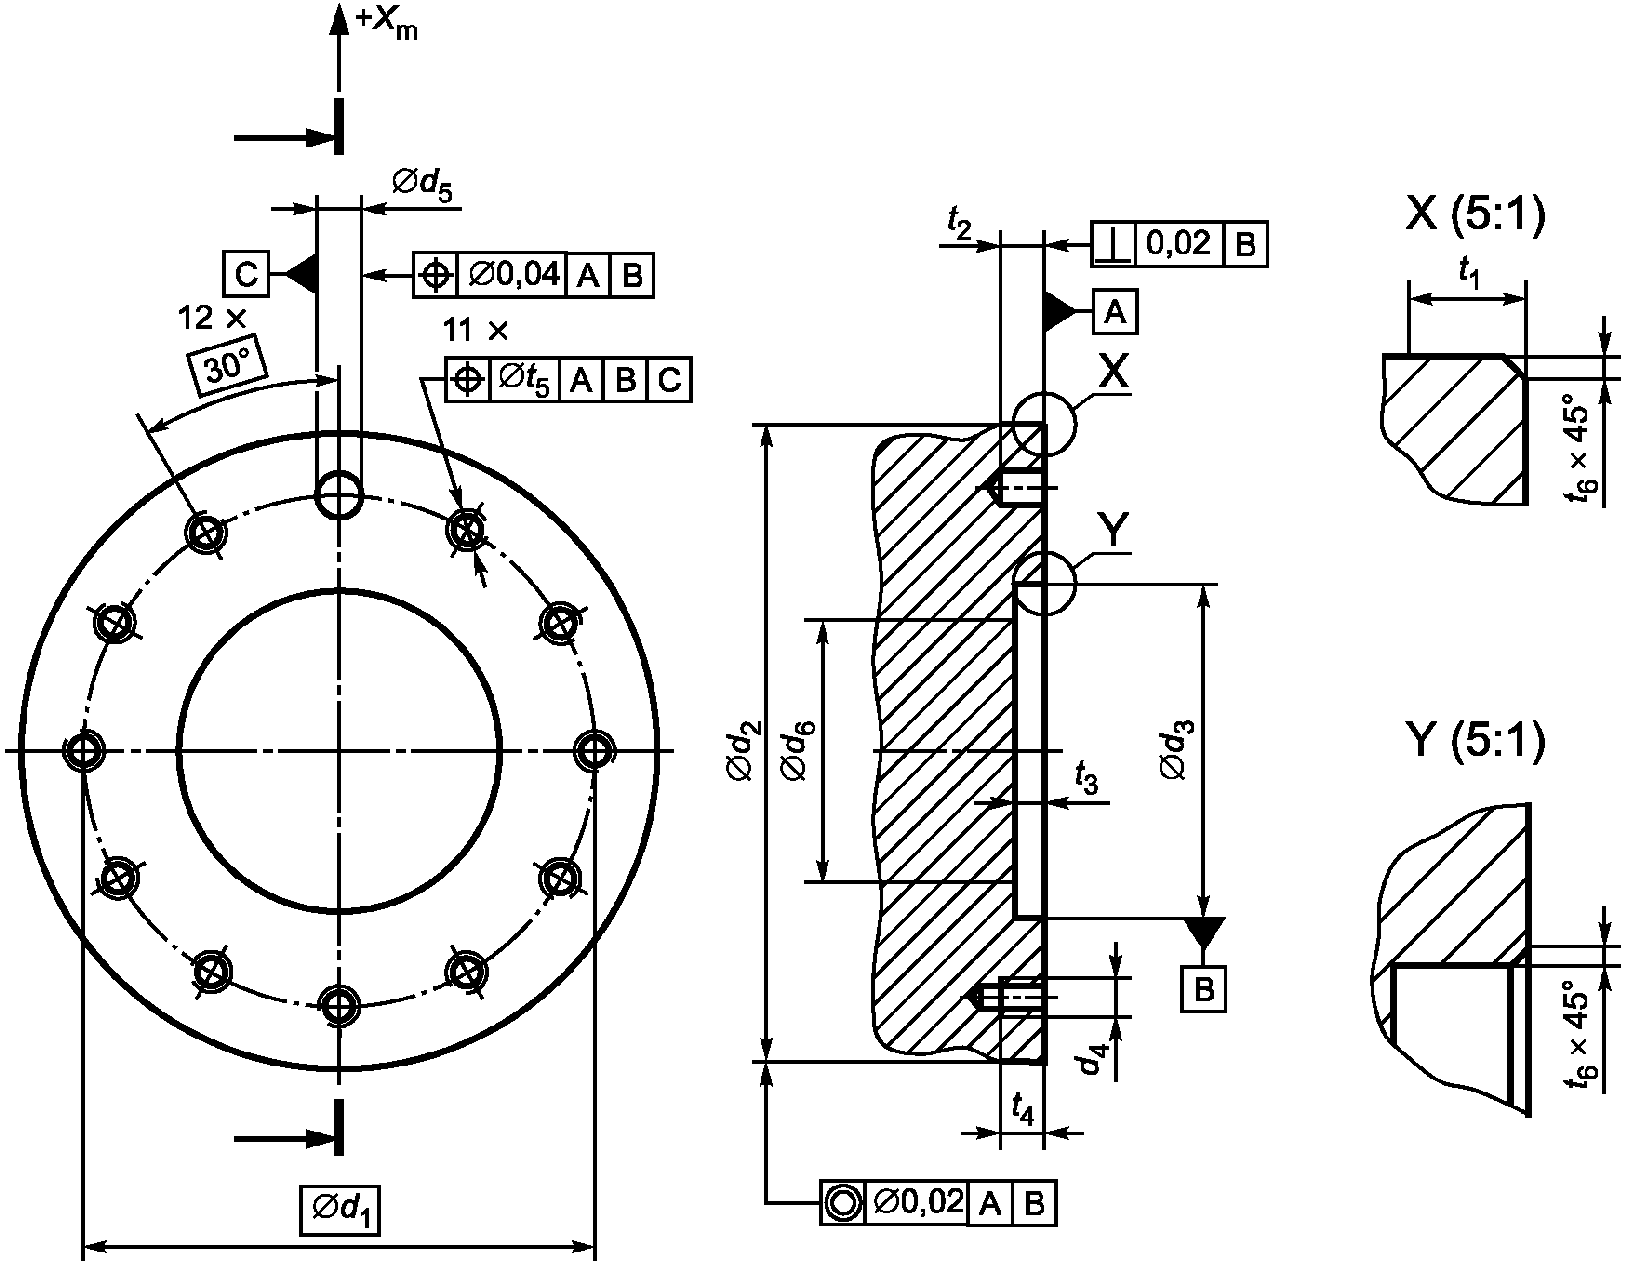
Рисунок 2 — Конструкция, соответствующая таблице 1, позиция 10
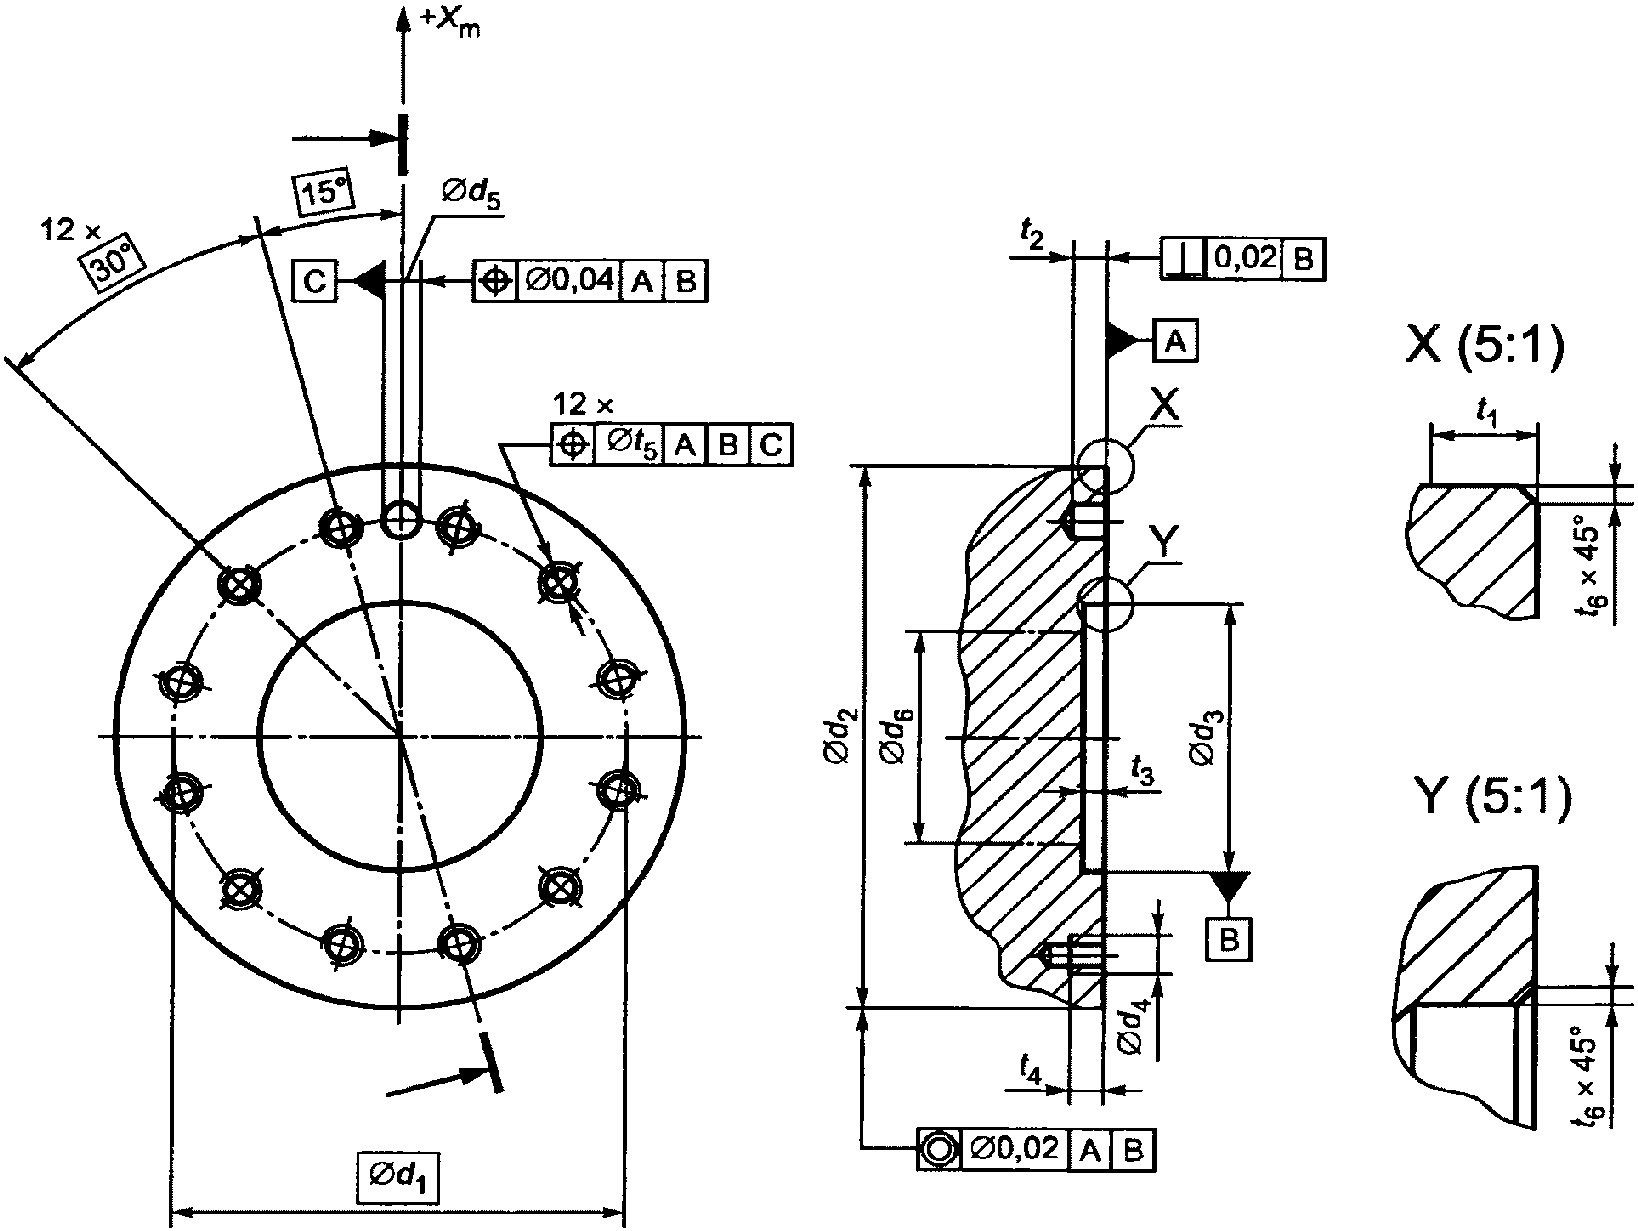
Рисунок 3 — Конструкция, соответствующая таблице 1, позиция 12
4.3 Резьбовые отверстия
Резьба должна соответствовать ИСО 261.
4.4 Обеспечение прокладки коммуникаций
Если круглый фланец выполнен со сквозным отверстием в центре для прокладки коммуникаций, то это отверстие должно иметь диаметр d6 не более d3.
4.5 Требования к рабочему органу
Размеры и соответствующие допуски сопрягаемой поверхности рабочего органа должны быть совместимы с размерами и допусками, установленными в настоящем стандарте.
5 Обозначение
Механический интерфейс робота в виде круглого фланца, размеры которого соответствуют настоящему стандарту, должен быть обозначен следующим образом:
ГОСТ Р 60.3.4.1-2017/ИСО 9409-1-d1 N-d4,
где d1 — диаметр центров резьбовых отверстий;
N — число резьбовых отверстий;
Пример - Механический интерфейс в виде круглого фланца с диаметром центров окружностей d1 = 160 мм и шестью отверстиями с резьбой M10 должен иметь следующее обозначение:
ГОСТ Р 60.3.4.1-2017/ИСО 9409-1-160-6-M10
6 Маркировка
Если круглый фланец и соответствующие ему рабочие органы изготовлены в соответствии с настоящим стандартом, то они должны иметь постоянную маркировку с нанесенным обозначением, установленным в разделе 5.
СВЕДЕНИЯ О СООТВЕТСТВИИ ССЫЛОЧНЫХ МЕЖДУНАРОДНЫХ СТАНДАРТОВ НАЦИОНАЛЬНЫМ И МЕЖГОСУДАРСТВЕННЫМ СТАНДАРТАМ
| Обозначение ссылочного международного стандарта | Степень соответствия | Обозначение и наименование соответствующего национального или межгосударственного стандарта |
| ISO 261:1998 | MOD | ГОСТ 8724-2002 (ИСО 261-98) «Основные нормы взаимозаменяемости. Резьба метрическая. Диаметры и шаги» |
| ISO 286-1:1988 | MOD | ГОСТ 25346-2013 (ИСО 286-1:2010) «Основные нормы взаимозаменяемости. Характеристики изделий геометрические. Система допусков на линейные размеры. Основные положения, допуски, отклонения и посадки» |
| ISO 286-2:1988 | MOD | ГОСТ 25347-2013 (ИСО 286-2:2010) «Основные нормы взаимозаменяемости. Характеристики изделий геометрические. Система допусков на линейные размеры. Ряды допусков, предельные отклонения отверстий и валов» |
| ISO 1101:1983 | MOD | ГОСТ Р 53442-2009 (ИСО 1101:2004) «Основные нормы взаимозаменяемости. Характеристики изделий геометрические. Допуски формы, ориентации, месторасположения и биения» |
| ISO 8373:1994 | IDT | ГОСТ Р ИСО 8373-2014 «Роботы и робототехнические устройства. Термины и определения» |
| ISO 9787:1999 | IDT | ГОСТ Р 60.0.0.3-2016/ИСО 9787:2013 «Роботы и робототехнические устройства. Системы координат и обозначение перемещений» |
| Примечание — В настоящей таблице использованы следующие условные обозначения степени соответствия стандартов: - IDT — идентичные стандарты; - MOD — модифицированные стандарты. | ||
| УДК 621.865.8:007.52:67.05:006.78 | ОКС 25.040.30 | ОКП 38 8600 |
| Ключевые слова: роботы, промышленные роботы, манипуляционные роботы, манипуляторы, механические интерфейсы, круглые фланцы, размеры | ||