ГОСТ Р 60.4.3.5-2025. Национальный стандарт Российской Федерации. Роботы и робототехнические устройства. Промышленные транспортные роботы. Метод испытаний по своевременной остановке перед препятствием
Актуально на 07.11.2026.
Как цитировать: "ГОСТ Р 60.4.3.5-2025. Национальный стандарт Российской Федерации. Роботы и робототехнические устройства. Промышленные транспортные роботы. Метод испытаний по своевременной остановке перед препятствием". ГОСТ Р 60.4.3.5-2025. https://bukva.ai/docs/standart-gost-r-60-4-3-5-2025
(утв. и введен в действие Приказом Росстандарта от 22.10.2025 № 1254-ст)
Примечание
Документ введен в действие с 01.01.2026.
Утвержден и введен в действие Приказом Федерального
агентства по техническому
регулированию и метрологии
от 22 октября 2025 г. № 1254-ст
РОБОТЫ И РОБОТОТЕХНИЧЕСКИЕ УСТРОЙСТВА
ПРОМЫШЛЕННЫЕ ТРАНСПОРТНЫЕ РОБОТЫ
МЕТОД ИСПЫТАНИЙ
ПО СВОЕВРЕМЕННОЙ ОСТАНОВКЕ ПЕРЕД ПРЕПЯТСТВИЕМ
Robots and robotic devices. Industrial transport robots.
Test method for timely stopping before an obstacle
43.020
Предисловие
1 ПОДГОТОВЛЕН Федеральным государственным бюджетным учреждением «Российский институт стандартизации» (ФГБУ «Институт стандартизации») на основе собственного перевода на русский язык англоязычной версии стандарта, указанного в пункте 4
3 УТВЕРЖДЕН И ВВЕДЕН В ДЕЙСТВИЕ Приказом Федерального агентства по техническому регулированию и метрологии от 22 октября 2025 г. № 1254-ст
4 Настоящий стандарт является модифицированным по отношению к стандарту АСТМ F3265-17 (2023) «Метод испытаний по своевременной остановке перед препятствием» [ASTM F3265-17 (2023) «Standard Test Method for Grid-Video Obstacle Measurement», MOD] путем внесения технических отклонений, объяснение которых приведено во введении к настоящему стандарту.
Наименование стандарта изменено относительно наименования указанного стандарта для приведения в соответствие с ГОСТ Р 1.5-2012 (пункт 3.5) и для увязки с наименованиями, принятыми в существующем комплексе национальных стандартов Российской Федерации.
Сведения о соответствии ссылочных национальных стандартов стандартам, использованным в качестве ссылочных в примененном стандарте, приведены в дополнительном приложении ДА
Правила применения настоящего стандарта установлены в статье 26 Федерального закона от 29 июня 2015 г. № 162-ФЗ «О стандартизации в Российской Федерации». Информация об изменениях к настоящему стандарту публикуется в ежегодном (по состоянию на 1 января текущего года) информационном указателе «Национальные стандарты», а официальный текст изменений и поправок — в ежемесячном информационном указателе «Национальные стандарты». В случае пересмотра (замены) или отмены настоящего стандарта соответствующее уведомление будет опубликовано в ближайшем выпуске ежемесячного информационного указателя «Национальные стандарты». Соответствующая информация, уведомление и тексты размещаются также в информационной системе общего пользования — на официальном сайте Федерального агентства по техническому регулированию и метрологии в сети Интернет (www.rst.gov.ru)
Введение
Требования стандартов комплекса ГОСТ Р 60 распространяются на роботы и робототехнические устройства. Их целью является повышение интероперабельности роботов и их компонентов, а также снижение затрат на их разработку, производство и обслуживание за счет стандартизации и унификации процессов, интерфейсов, узлов и параметров.
Стандарты комплекса ГОСТ Р 60 представляют собой совокупность отдельно издаваемых стандартов. Стандарты данного комплекса относятся к одной из следующих тематических групп: «Общие положения, основные понятия, термины и определения», «Технические и эксплуатационные характеристики», «Безопасность», «Виды и методы испытаний», «Механические интерфейсы», «Электрические интерфейсы», «Коммуникационные интерфейсы», «Методы моделирования и программирования», «Методы построения траектории движения (навигация)», «Конструктивные элементы». Стандарты любой тематической группы могут относиться как ко всем роботам и робототехническим устройствам, так и к отдельным группам объектов стандартизации — промышленным роботам в целом, промышленным манипуляционным роботам, промышленным транспортным роботам, сервисным роботам в целом, сервисным манипуляционным роботам, сервисным мобильным роботам, а также к морским робототехническим комплексам.
Настоящий стандарт относится к тематической группе «Виды и методы испытаний» и распространяется на промышленные транспортные роботы (ПТР). Настоящий стандарт определяет метод испытаний по своевременной остановке ПТР перед препятствием.
Обеспечение безопасности при эксплуатации ПТР является важным фактором в промышленной среде, где находятся или могут присутствовать работники. Обеспечение безопасности ПТР обычно основано на датчиках, которые в процессе испытаний обнаруживают присутствие людей (статичных препятствий). Данный метод испытаний позволяет оценить возможности ПТР по своевременной остановке перед препятствием, чтобы изготовители и пользователи ПТР могли убедиться в надлежащей реакции ПТР в случае появления препятствий на его пути в диапазоне обнаружения датчиков обеспечения безопасности.
Настоящий стандарт является модифицированным по отношению к стандарту АСТМ F3265-17 (2023), разработанному техническим комитетом F45 ASTM International «Робототехника, автоматика и автономные системы» в соответствии с принципами стандартизации, установленными в Решении о принципах разработки международных стандартов, руководств и рекомендаций Комитета по техническим барьерам в торговле Всемирной торговой организации, для приведения его в соответствие с требованиями основополагающих национальных и межгосударственных стандартов.
В настоящий стандарт внесены следующие технические отклонения по отношению к стандарту АСТМ F3265-17 (2023):
- исключены примечания и сноски примененного стандарта, которые нецелесообразно применять в национальной стандартизации в связи с их содержанием, имеющим справочный характер и относящимся к системе стандартизации США;
- значения физических величин указаны исключительно в Международной системе единиц (СИ), используемой в национальной стандартизации в соответствии с требованиями ГОСТ 8.417-2002, в то время как в примененном стандарте значения измерений приведены как в системе единиц СИ, так и в американских единицах (дюйм-фунт); в связи с чем пункт 1.3 примененного стандарта об использовании двух систем единиц измерения не включен в настоящий стандарт, соответственно нумерация пункта 1.4 примененного стандарта изменена на 1.3;
- раздел 1 «Область применения» приведен в соответствие с требованиями ГОСТ 1.5-2001; пункт 1.5 примененного стандарта перенесен во введение, как не относящийся к области применения стандарта;
- в раздел 2 «Нормативные ссылки» не включен ANSI/ITSDF B56.5, относящийся к системе стандартизации США, который нецелесообразно применять в национальной стандартизации; соответственно из текста стандарта исключены ссылки на этот документ, имеющие справочный характер, что не влияет на техническое содержание данных пунктов;
- в соответствии с ГОСТ Р 1.7-2014 и ГОСТ Р 1.5-2012 включен раздел 3 «Термины и определения» вместо использованного в примененном стандарте раздела 3 «Терминология»;
- терминологические статьи пронумерованы и расположены в алфавитном порядке русского языка для обеспечения соответствия требованиям ГОСТ 1.5-2001;
- в разделе 3 удалены термины «задание», «заданная область», «испытание» и «попытка», так как они определены в ГОСТ Р 60.4.0.1, ссылка на который дана в начале раздела, и добавлены термины «метод испытаний» и «условия испытаний»;
- в разделе 8 изменены нумерация и расположение пунктов 8.1.5 - 8.1.16 для приведения в соответствие с расположением соответствующих полей на рисунке 6 и добавлено отсутствующее в примененном стандарте описание поля «Конфигурация»;
- расположение рисунков изменено и приведено в соответствие с упоминанием их в тексте стандарта;
- на рисунках 6 и 7 не приведены наименования и символы национальных институтов США;
- ключевые слова приведены в библиографических данных в соответствии с ГОСТ 1.5-2001 вместо раздела 13 «Ключевые слова» в примененном стандарте;
- изменены отдельные фразы (слова, значения показателей, ссылки). Все дополнения и изменения в тексте стандарта выделены курсивом.
1 Область применения
1.1 Данный метод испытаний обеспечивает измерение дистанции торможения или безопасной остановки ПТР при появлении препятствий на его пути в пределах диапазона обнаружения датчиков обеспечения безопасности в ситуациях, когда необходима остановка ПТР, а не обход препятствия по альтернативному маршруту. Данный метод испытаний определяет только рабочую характеристику ПТР, но не оценивает влияние торможения ПТР на устойчивость перевозимого груза. Данный метод испытаний предназначен для использования изготовителями, специалистами по монтажу оборудования и пользователями ПТР.
1.2 Испытания согласно данному методу допускается проводить в специализированной испытательной лаборатории или в любом месте, где можно воспроизвести необходимые условия внешней среды и установить испытательное оборудование. Условия внешней среды следует регистрировать в соответствии с требованиями ГОСТ Р 60.4.3.2.
1.3 Требования настоящего стандарта не распространяются на весь спектр проблем безопасности, связанных с его применением, при их наличии. Пользователи настоящего стандарта отвечают за разработку необходимых мер безопасности и охраны здоровья, а также за определение применимости законодательных ограничений до использования настоящего стандарта.
2 Нормативные ссылки
В настоящем стандарте использованы нормативные ссылки на следующие стандарты:
ГОСТ Р 60.4.0.1 Роботы и робототехнические устройства. Промышленные транспортные роботы. Термины и определения
ГОСТ Р 60.4.3.2 Роботы и робототехнические устройства. Промышленные транспортные роботы. Руководство по представлению параметров внешней среды при проведении испытаний на стадиях жизненного цикла
Примечание - При пользовании настоящим стандартом целесообразно проверить действие ссылочных стандартов в информационной системе общего пользования — на официальном сайте Федерального агентства по техническому регулированию и метрологии в сети Интернет или по ежегодному информационному указателю «Национальные стандарты», который опубликован по состоянию на 1 января текущего года, и по выпускам ежемесячного информационного указателя «Национальные стандарты» за текущий год. Если заменен ссылочный стандарт, на который дана недатированная ссылка, то рекомендуется использовать действующую версию этого стандарта с учетом всех внесенных в данную версию изменений. Если заменен ссылочный стандарт, на который дана датированная ссылка, то рекомендуется использовать версию этого стандарта с указанным выше годом утверждения (принятия). Если после утверждения настоящего стандарта в ссылочный стандарт, на который дана датированная ссылка, внесено изменение, затрагивающее положение, на которое дана ссылка, то это положение рекомендуется применять без учета данного изменения. Если ссылочный стандарт отменен без замены, то положение, в котором дана ссылка на него, рекомендуется применять в части, не затрагивающей эту ссылку.
3 Термины и определения
В настоящем стандарте применены термины по ГОСТ Р 60.4.0.1, а также следующие термины с соответствующими определениями:
3.1 зона остановки (stop zone): Область, в которой при срабатывании датчика обнаружения препятствия ПТР прекращает движение и остается неподвижным.
3.2 исходное расположение (start location): Начальная позиция неподвижного ПТР перед каждой попыткой выполнения проверочного задания, расположенная так, чтобы ПТР разогнался до заданной скорости до того, как его передняя кромка пересечет стартовую линию на маршруте движения.
3.3 метод испытаний (test method): Совокупность конкретно описанных операций, выполнение которых обеспечивает получение результатов испытания ПТР с установленными показателями точности.
3.4 момент остановки (stop time): Момент времени, когда ПТР прекращает движение, обнаружив препятствие.
3.5 момент появления (enter time): Момент времени появления препятствия в зоне остановки и активации датчика обнаружения.
3.6 момент столкновения (collide time): Момент времени, когда ПТР сталкивается с препятствием.
3.7 начальный момент (start time): Момент времени, когда ПТР пересекает стартовую линию при движении на заданной скорости.
3.8 стартовая линия (start line): Линия, расположенная перпендикулярно к заданному маршруту движения ПТР, которую ПТР пересекает на заданной скорости, определяя момент времени, когда препятствие может быть размещено в зоне остановки.
3.9 тормозной путь (stopping distance): Расстояние, которое требуется ПТР для полной остановки при обнаружении препятствия.
3.10 условия испытаний (test conditions): Совокупность воздействующих факторов и/или режимов функционирования ПТР при испытаниях.
4 Общие положения
4.1 Если при движении ПТР по заданному маршруту в пределах зоны остановки появляется препятствие, то ПТР столкнется с данным препятствием. Обнаружение препятствия даже в зоне остановки должно заставить ПТР начать торможение как можно раньше, используя бесконтактные датчики или контактные бамперы.
4.2 Данный метод испытаний по своевременной остановке перед препятствием может быть применен к ПТР для проверки возможностей по обнаружению препятствий и управлению ПТР в автоматическом режиме на участках без каких-либо пространственных ограничений.
4.3 При проведении испытаний следует использовать как двумерные, так и объемные датчики обнаружения и измерения дальности, установленные на ПТР. При этом как ПТР, так и препятствие находятся в движении. Двумерный датчик следует установить на ПТР так, чтобы сканировать лучом в горизонтальной плоскости приблизительно на высоте 10 см от пола с углом сканирования, определяемым шириной зоны маршрута движения ПТР (шириной ПТР) на расстоянии максимального тормозного пути (при движении накатом или торможении). Может быть установлен любой угол сканирования датчика, в том числе и превышающий ширину зоны маршрута ПТР. Препятствие, появившееся на пути движения ПТР в пределах зоны остановки, должно быть обнаружено датчиком безопасности, а расстояние от препятствия до ПТР и тормозной путь ПТР вычислены и проанализированы.
5 Требования к оборудованию
5.1 Перечень используемого оборудования
5.1.1 Решетка с равными промежутками, напечатанная на бумаге или нанесенная на пол (рисунок 1).
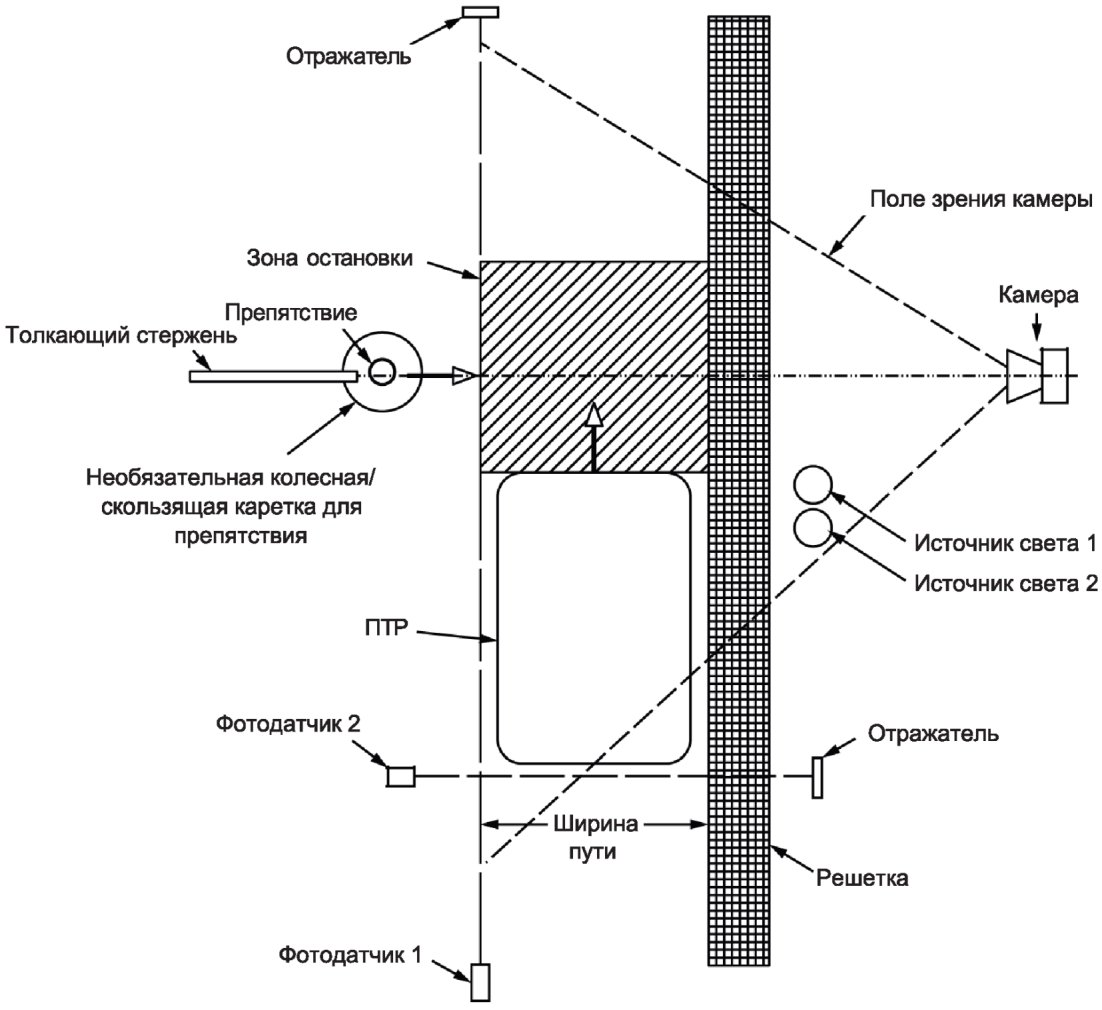
5.1.2 Фотодатчики 1 и 2.
5.1.3 Источники света 1 и 2.
5.1.4 Видеокамера с записывающим устройством с номинальной частотой не менее 30 кадров в секунду.
5.1.5 Прямой толкающий стержень с зажимом (или альтернативная веревка и/или струна, не показана на рисунке 1).
5.1.6 ПТР.
5.1.7 Вертикальное цилиндрическое препятствие диаметром 70 мм и высотой 400 мм, имитирующее ногу человека.
5.1.8 Бортовая камера ПТР или иное визирное устройство (рисунок 2).
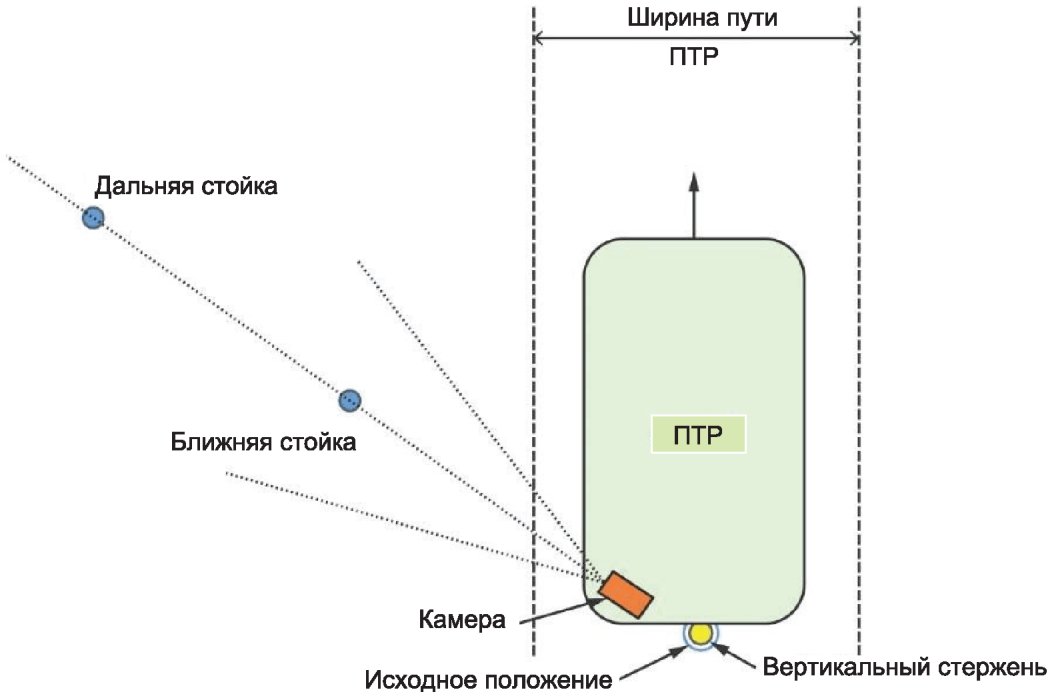
Рисунок 2 — Калибровка исходного положения с использованием
стоек, установленных на одной линии в поле зрения бортовой
видеокамеры, и вертикального стержня, закрепленного
на заднем бампере ПТР и направленного вниз
на отмеченное на полу исходное положение
5.1.9 Таймер, размещенный в поле зрения камеры.
5.2 Требования к испытательному стенду
5.2.1 Напечатанная на бумаге или нанесенная на пол решетка, либо другие измерительные маркеры должны быть расположены как можно ближе к ПТР вдоль его маршрута движения, но так, чтобы не влиять на рабочие характеристики ПТР. Решетка должна быть как минимум 4 м в длину и 0,25 м в ширину и разделена на квадратные сегменты по 5 см. На решетке также должен быть отмечен каждый метр для предоставления дополнительной информации о местоположении ПТР.
5.2.2 Вертикальное цилиндрическое препятствие диаметром 70 мм и высотой 400 мм должно быть установлено на небольшую каретку с колесами или подобное устройство с любым другим способом перемещения с низким коэффициентом трения так, чтобы его можно было легко доставить на трассу ПТР без риска опрокидывания. Альтернативным вариантом является прикрепление препятствия к подвешенной сверху веревке. Один конец веревки должен быть закреплен на препятствии так, чтобы оно располагалось вертикально и почти касалось пола. Закрепленный наверху конец веревки должен иметь возможность перемещаться горизонтально от места расположения техника, проводящего испытания.
5.2.3 Видеокамера должна быть установлена в фиксированной позиции так, чтобы плоскость изображения была параллельна поверхности перемещения и выровнена с трассой ПТР для того, чтобы одновременно захватывать препятствие, движение ПТР и зону остановки. Видеокамера должна иметь достаточно высокое разрешение для одновременного и четкого покадрового захвата решетки на полу, препятствия и ПТР во время движений и остановок препятствия, а также места, где ПТР обнаруживает движение препятствия, а затем перемещается и останавливается или замедляется. Видеозапись должна длиться не менее 5 с после того, как ПТР закончит пересечение места ввода препятствия или остановится.
5.2.4 Фотодатчик 1 должен быть направлен вдоль трассы на полу или в пределах 400 мм над полом рядом с ПТР так, чтобы испускаемый луч был направлен вдоль границы зоны остановки ПТР и позволял обнаруживать пересекающее ее препятствие. Испускаемый луч должен отражаться обратно на фотодатчик отражателем, установленным за зоной остановки ПТР. Фотодатчик 1 должен управлять включением/выключением источника света 1, который направлен на видеокамеру при обнаружении пересечения препятствием трассы ПТР. Включение источника света 1 должно быть сразу обнаружено видеокамерой во время испытания. Это упрощает определение времени, когда препятствие пересекает границу зоны остановки.
5.2.5 Аналогично, луч от фотодатчика 2 должен пересекать трассу ПТР для обнаружения приближающегося ПТР и включения источника света 2. Включение источника света 2 должно сразу обнаруживаться видеокамерой во время испытания. И это упрощает определение времени въезда ПТР в зону проведения испытания.
5.2.6 Для реализации данного метода испытаний обычно требуются техник-испытатель и оператор ПТР.
5.2.7 Если дорожный просвет ПТР превышает 70 мм, то в конструкцию ПТР следует добавить передний защитный кожух, чтобы препятствие не могло прокатиться под корпусом ПТР.
5.2.8 Примеры организации испытательного стенда показаны на рисунках 1 - 4.
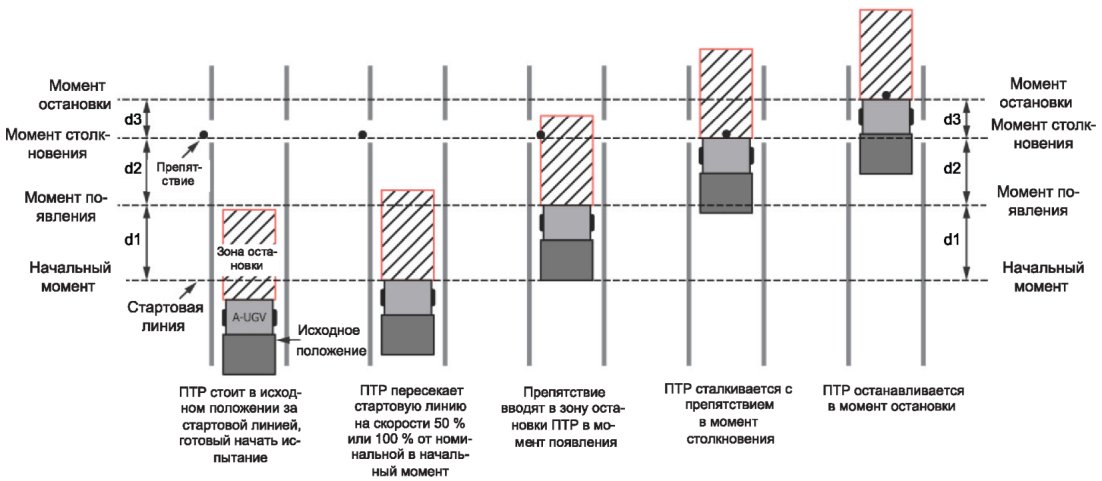
Рисунок 3 — Вид сверху на позиции ПТР, препятствия,
переменных расстояния и времени, подлежащих фиксации
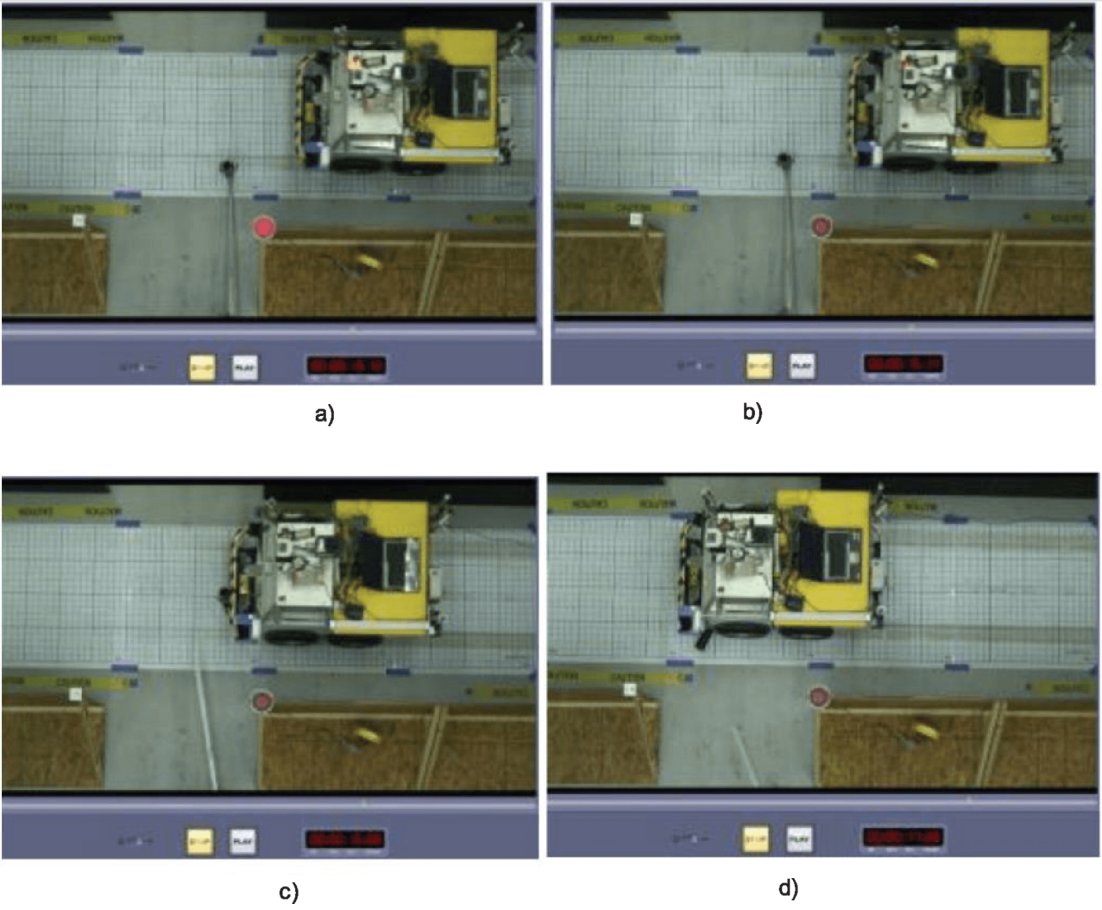
Рисунок 4 — Снимки с верхней камеры, показывающие моменты,
когда: a) — препятствие пересекает луч фотодатчика;
b) — датчики безопасности ПТР обнаруживают препятствие;
c) — ПТР сталкивается с препятствием (или препятствие
останавливается на пути ПТР); d) — ПТР останавливается
6 Требования безопасности
В дополнение к требованиям, изложенным в 1.3, которые касаются вопросов безопасности и здоровья человека, пользователи данного метода испытаний должны также учитывать вопросы безопасности, касающиеся сохранности оборудования и нахождения в одном пространстве человека и ПТР.
Примечание - Заказчик и руководитель испытаний согласовывают и имеют право решать, в каких условиях внешней среды будут проходить испытания. Такие условия могут быть стрессовыми не только для людей, но и для ПТР, например высокие или низкие температуры, чрезмерная влажность и неровная поверхность, которые могут повредить компоненты ПТР или вызвать неожиданные движения ПТР. Испытание ПТР может привести к тому, что ПТР, область проведения испытания и оборудование, а также наблюдатели подвергнутся чрезвычайным рискам. В дополнение к любым другим предупреждениям и проблемам руководитель испытаний может сформулировать план мероприятий по обеспечению безопасности, относящийся к испытываемому ПТР и используемому методу испытаний, включая план экстренных действий в случае возникновения неконтролируемой ситуации. Данный план доводят до сведения всего персонала, участвующего в проведении испытаний.
7 Требования к калибровке оборудования
7.1 Калибровка ПТР и исходного положения
7.1.1 До начала испытаний ПТР должен быть настроен на движение со скоростью, равной 50% и 100% номинальной скорости.
7.1.2 ПТР должен быть установлен и ориентирован в одном и том же исходном положении для каждой попытки. Метод калибровки, показанный на рисунке 2, независимый от датчиков ПТР, следует использовать для определения пространственного расположения ПТР. Данный метод предусматривает использование видеокамеры или иного визирного устройства, установленного на ПТР, и двух стоек, расположенных на расстоянии примерно 5 м и 10 м на одной линии под углом, отличным от 0° и 90°, от ПТР. Когда ПТР находится в исходном положении, две стойки должны быть выровнены в поле зрения камеры. Кроме того, на заднем бампере ПТР должен быть закреплен тонкий стержень, направленный вниз на точку, отмеченную на полу. Это гарантирует, что ПТР расположен в одном и том же исходном положении, а выровненные в поле зрения камеры две стойки обеспечивают правильную ориентацию ПТР.
7.1.3 Мерные ленты или другие калибровочные средства также могут быть использованы, если они обеспечивают повторяемую настройку исходного положения и ориентации ПТР. Для обеспечения правильного позиционирования и ориентации ПТР требуются как минимум две стойки, расположенные на одной линии. Эти стойки должны быть разнесены как можно дальше друг от друга, чтобы минимизировать ошибки Аббе в ориентации ПТР. Кроме того, стойки и отметки на полу должны быть небольшими, чтобы минимизировать эффекты параллакса при позиционировании ПТР.
7.2 Калибровка камеры с помощью решетки
Поскольку решетка видна на всех изображениях, калибровка искажения камеры не требуется. Однако для определения скорости ПТР необходима проверка частоты кадров камеры. Камера должна быть настроена на работу с заданной частотой кадров не менее 29 кадр/с. Дисплей таймера должен быть расположен в поле зрения камеры и включен. Изображения должны фиксироваться в течение не менее 10 с. Собранные изображения должны быть просмотрены, и рассчитаны средние временные интервалы среди всех изображений, которые должны быть в пределах 5% от выбранной частоты кадров, без односекундных периодов с отклонением более 10%. Например, камера, настроенная на 30 кадр/с, за 10 с собирает 310 изображений, в среднем 31 кадр в секунду. Это находится в пределах 1/30 = 0,033 или 3,3%. Количество кадров для любой отдельной секунды не должно разниться более чем на 10% относительно ожидаемой частоты. В данном случае необходимо, чтобы в любую секунду фиксировалось от 27 до 33 кадров. Данный метод позволяет использовать таймеры с низким разрешением, измеряющие интервалы 0,01 с, такие как приложение на мобильном телефоне, дисплей персонального компьютера или таймер.
7.3 Измерение длины зоны остановки при скоростях проверки, равных 50% и 100% номинальной скорости
Неподвижное препятствие должно быть помещено на пути ПТР для проверки тормозного пути ПТР, чтобы гарантировать, что ПТР остановится до столкновения с препятствием. Предварительное испытание должно быть выполнено по 5 раз на скоростях ПТР, равных 50% и 100% номинальной скорости. Данное предварительное испытание также используют для определения ширины поля обнаружения препятствия и/или ширины зоны остановки вдоль маршрута движения ПТР, в пределах которого перемещается препятствие, как описано в разделе 8.
8 Порядок проведения испытаний
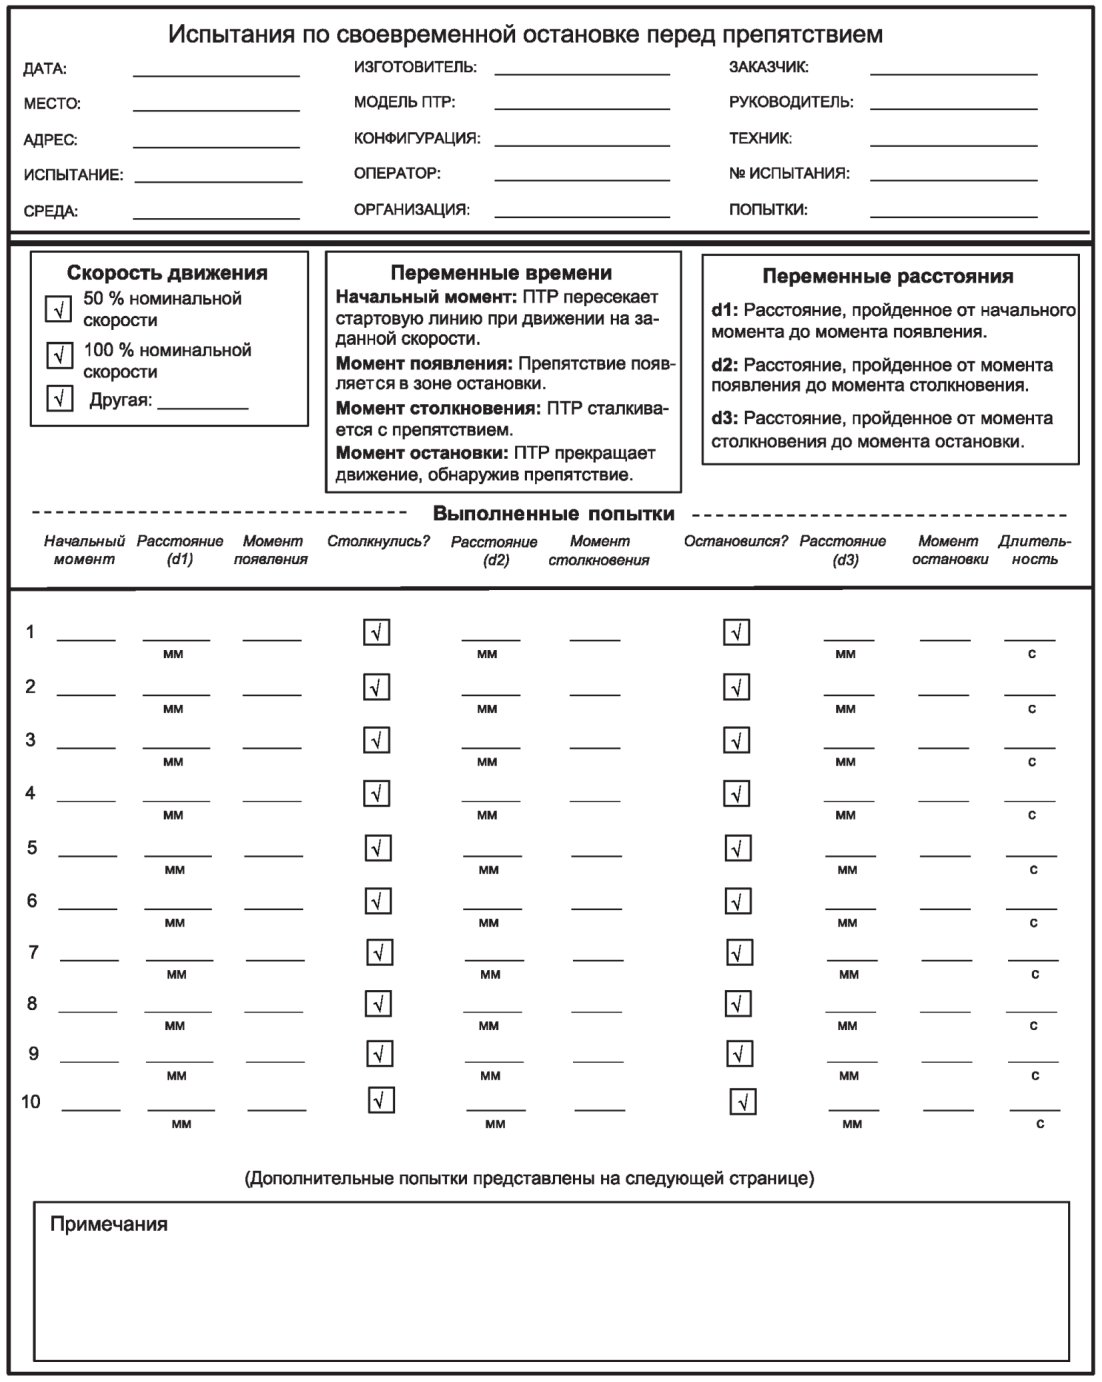
8.1 Для обеспечения прослеживаемости и организации данных руководитель испытаний должен сначала получить и зарегистрировать информацию, предваряющую испытания, используя форму протокола, пример которой представлен в разделе 10. В следующих пунктах представлено описание регистрируемой информации.
8.1.1 «Дата» — дата проведения испытаний. Некоторые методы испытаний, когда это четко заявлено, могут допускать выполнение попыток в течение нескольких дней. Информацию о времени проведения испытаний также допускается приводить в данном поле.
8.1.2 «Место» — наименование организации или полигона, в которой/на котором проводят испытания.
8.1.3 «Адрес» — наименование населенного пункта, района или области, на территории которых проводят испытания.
8.1.4 «Испытание» — причина, по которой было заказано проведение данного испытания. В данном поле следует указать «Общее», если ПТР испытывают только с целью определения его рабочих характеристик без какой-либо другой причины.
8.1.5 «Среда» — условия, при которых проводят испытания, включая уровень освещенности, температуру, влажность и поверхность перемещения. Заказчик испытаний по согласованию с руководителем испытаний имеет право задавать эти условия. Представление условий внешней среды при проведении испытаний определено в ГОСТ Р 60.4.3.2.
8.1.6 «Изготовитель» — наименование изготовителя или разработчика ПТР и контактная информация.
8.1.7 «Модель ПТР» — основное обозначение ПТР, включая наименование и номер модели, а также любое расширение или примечание, полностью идентифицирующее конкретную модель испытуемого ПТР.
8.1.8 «Конфигурация» — при наличии; предоставляется изготовителем ПТР в качестве дополнения к обозначению модели ПТР; часто данное обозначение используют для идентификации встроенных возможностей или областей применения по назначению; также данное обозначение используют для представления номера версии ПТР.
8.1.9 «Оператор» — фамилия и инициалы оператора ПТР, наименование организации, в которой работает оператор, и контактная информация.
8.1.10 «Организация» — наименование и контактная информация организации, в которой данный ПТР должен быть установлен и использован.
8.1.11 «Заказчик» — фамилия и инициалы заказчика испытаний, организация, которую он представляет, и контактная информация.
8.1.12 «Руководитель» — фамилия и инициалы руководителя испытаний, организация, которую он представляет, и контактная информация.
8.1.13 «Техник» — фамилия и инициалы сотрудника (сотрудников), непосредственно проводящего испытания, организация, которую он представляет, и контактная информация.
8.1.14 «Номер испытания» — номер, под которым зарегистрировано данное испытание.
8.1.15 «Попытки» — число попыток, которое должно быть выполнено в процессе испытаний.
8.1.16 В нижней части протокола испытаний в разделе «Примечания» может быть приведена дополнительная информация, например наименования файлов, использованных для регистрации хода испытаний.
8.2 Методика проведения испытаний
Заказчик и руководитель испытаний должны согласовать порядок проведения испытаний в соответствии с требованиями, установленными в разделах 5 и 8.
8.2.1 ПТР доставляют на стартовую позицию (см. рисунок 2) для проведения испытаний. Стартовая позиция должна быть согласована руководителем испытаний и оператором ПТР.
8.2.2 В этот момент оператор ПТР еще может отказаться от проведения испытаний. Если этого не происходит, то он должен приступить к испытаниям. В дальнейшем отказ от проведения испытаний от оператора не принимают.
8.2.3 Руководитель испытаний устанавливает и проверяет оборудование или параметры трассы и объявляет число попыток, которое должно быть выполнено.
8.2.4 Заказчик и руководитель испытаний согласовывают и проверяют условия проведения испытаний, например требования к поверхности перемещения, условия внешней среды и т.д. Условия проведения испытаний должны быть зарегистрированы.
8.2.5 Устанавливают условия проведения испытаний ПТР:
8.2.5.1 Руководитель и заказчик испытаний должны определить, будет ли проведено испытание ПТР с нагрузкой и ее параметры, а также маршрут и скорость движения ПТР.
8.2.5.2 Специалист, ответственный за программирование/обучение ПТР, должен быть допущен к настройке ПТР и выполнению испытательных прогонов до начала основных испытаний.
8.2.6 Оператор ПТР размещает ПТР в исходном положении. ПТР может выполнять задания по перемещению в любой последовательности (например, сначала со скоростью, равной 50% номинальной скорости или 100%), но в каждом задании должно быть выполнено заданное число попыток.
8.2.7 Руководитель дает команду оператору ПТР приступить к выполнению задания и запускает видеозапись. Для фиксации общего затраченного времени также может быть использован хронометр.
8.2.8 Оператор ПТР выдает команду ПТР полностью выполнить задание по перемещению до тех пор, пока не будет обнаружено препятствие и ПТР не остановился, либо не возникнет условие для аварийной остановки, либо не пройдет 5 с после столкновения ПТР с препятствием. Оператор ПТР не может им управлять во время проведения испытания, за исключением инициации аварийной остановки ПТР в случаях, когда ПТР совершает опасные действия, но не остановки ПТР в рамках проведения испытания. Если оператор ПТР или любой другой сотрудник инициирует аварийную остановку, то испытание останавливают и регистрируют не полностью выполненную попытку.
8.2.9 Руководитель испытаний и оператор ПТР согласовывают, вернется ли ПТР в исходное положение самостоятельно или будет возвращен оператором после остановки ПТР. Руководитель записывает результаты попытки в протокол испытаний. Если после столкновения ПТР с препятствием он останавливается самостоятельно из-за обнаружения препятствия, то попытку считают завершенной. Если ПТР не выполнил задание, то это считается неисправным состоянием, при котором частично выполненное задание не засчитывается. Руководитель должен приостановить общее время испытания и позволить оператору ПТР восстановить работоспособность ПТР, вернуть ПТР в исходное положение и возобновить испытание по команде руководителя. Руководитель должен зафиксировать в протоколе испытаний наличие состояния неисправности и время, когда произошла остановка, а также должен предоставить подробный отчет по проведенному техническому обслуживанию и ремонту ПТР, если такие действия имели место.
8.3 После многократного выполнения попыток рассчитывают статистические показатели, определенные в 8.8. ПТР повторяет порядок действий, установленный в 8.7, до тех пор, пока не будут завершены все попытки или пока не возникнет какое-либо из состояний неисправности, определенных в 8.6.
8.4 После завершения заданного числа попыток выполнения задания при одной настройке оборудования следует настроить оборудование на следующую скорость и повторить выполнение задания, определенное в 8.7, до тех пор, пока ПТР не сможет выполнить задание или успешно выполнит заданное число попыток при данной настройке оборудования.
8.5 Следует зафиксировать последнюю полностью успешную настройку оборудования в качестве характеристики данного испытания.
8.6 Для данного метода испытаний определены следующие состояния неисправности:
8.6.1 ПТР сходит с трассы или касается любой стены (виртуальной или физической) во время перемещения.
8.6.2 Неспособность завершить начатое выполнение задания.
8.6.3 Вмешательство человека в работу ПТР, например выполнение регулировки, технического обслуживания или ремонта в любое время, кроме случаев, когда испытание приостановлено из-за неисправности.
8.7 Данный метод предусматривает следующий порядок проведения испытаний:
8.7.1 Под попыткой понимают каждое перемещение ПТР из исходного положения к препятствию и выталкивание или выкатывание препятствия на трассу движения ПТР.
8.7.2 Испытания следует начинать после завершения всех калибровок (см. 7.1 и 7.2) и выполнения предварительных испытаний (см. 7.3).
8.7.3 ПТР устанавливают в исходном положении на достаточном расстоянии от стартовой линии, чтобы он мог развить заданную скорость к моменту пересечения стартовой линии.
8.7.4 ПТР движется к месту расположения препятствия по прямому маршруту вдоль нанесенной решетки на скорости 50% или 100% номинальной.
8.7.5 Фотодатчик 2 может быть установлен на стартовой линии в месте, определяемом скоростью ПТР и расстоянием до точки, где препятствие выталкивается на трассу. Данное расстояние выбирают так, чтобы гарантировать, что препятствие: 1) соприкоснется с ПТР, когда тот будет двигаться на скорости 50% или 100% номинальной скорости, в зависимости от настроек оборудования; 2) находится в пределах зоны остановки ПТР и на определяемом скоростью ПТР расстоянии. Если ПТР движется с более низкой или более высокой скоростью, то фотодатчик 2 будет расположен на более близком или более дальнем расстоянии соответственно, параллельно движению препятствия на трассу ПТР.
8.7.6 Когда включается источник света от срабатывания фотодатчика 2 или ПТР пересекает обозначенное положение, определяющее зону остановки, препятствие должно быть вытолкнуто оператором ПТР на трассу с помощью длинного стержня или автоматических средств, либо оно должно быть высвобождено из состояния удержания, чтобы оказаться подвешенным над трассой ПТР. Препятствие должно остановиться на трассе ПТР.
8.7.7 Примеры проведения испытания представлены на рисунках 3 и 4.
8.7.8 При обнаружении препятствия ПТР должен начать тормозить. Если ПТР не снижает скорость, как ожидалось, то он должен быть экстренно остановлен, а попытка признана неудачной.
8.7.9 Данный метод испытаний предусматривает регистрацию следующей информации:
8.7.9.1 Следует записать видеорегистрацию проведения испытаний, чтобы зафиксировать включение источника света при срабатывании фотодатчика 1 или появление препятствия в зоне остановки, движение препятствия и место его остановки, а также перемещение ПТР и, если возможно, место его остановки. При воспроизведении видео должен быть предусмотрен покадровый просмотр хода испытания для получения приблизительной информации о местоположении препятствия и ПТР.
8.7.9.2 Видеоданные должны быть обработаны и внесены в протокол испытаний, рассмотренный в разделе 9, включая моменты времени, когда (см. рисунок 3):
- ПТР пересек стартовую линию (время старта);
- препятствие пересекло линию фотодатчика 1, войдя в зону остановки ПТР (момент появления);
- препятствие столкнулось с ПТР (момент столкновения);
- ПТР остановился (момент остановки).
Используя рисунок 3 в качестве примера, видео показывает, что:
- в 15:12 препятствие пересекло линию фотодатчика 1;
- в 15:28 препятствие столкнулось с ПТР;
- в 17:28 ПТР остановился.
Промежутки между каждыми из этих моментов времени (см. рисунок 3) также регистрируют.
8.8 Для данного метода испытаний предусмотрены следующие статистические показатели:
8.8.1 Определение надежности ПТР (вероятности успеха) должно быть частью испытания. Надежность определяют, как среднее число циклов между отказами или аналогичными параметрами. Статистические показатели, определяемые данным испытанием, следует использовать для определения успешности испытания, которая должна определяться надежностью, равной или выше требуемой. Должны быть установлены надежность R выполнения задания ПТР на конкретном оборудовании и при конкретной настройке ПТР, а также связанная с этим достоверность C. Требуемые значения R и C, определенные поставщиком ПТР, определяют необходимое число успешно выполненных попыток и допустимое число неудачных попыток во время проведения испытаний. Заказчик испытаний имеет право задавать значения R и C, либо он может выбрать использование заданного минимального числа попыток для данного метода испытаний. Факторами, которые при этом следует учитывать, являются соответствие проверочного задания целевому назначению ПТР, соответствие условиям эксплуатации ПТР, возможность выполнения необходимого числа попыток и материальные затраты на проведение испытаний, связанные со временем и персоналом.
8.8.2 Для обеспечения соответствия статистической значимости, установленной как не менее 90% надежности (вероятность успеха) при 95% достоверности при любых заданных настройках испытательного оборудования и ПТР, число сбоев (незаконченных попыток или возникновения неисправных состояний) за заданное число попыток должно быть равно 0 для не менее 30 выполненных попыток. Дополнительные попытки могут быть выполнены для достижения большей уверенности в предполагаемой более высокой вероятности успеха согласно таблице 1.
Число успешных попыток при отсутствии сбоев, необходимое
для обеспечения заданных значений достоверности
и вероятности успеха
| Достоверность | Число попыток при вероятности успеха | ||
| 0,99 | 0,95 | 0,90 | |
| 0,99 | 459 | 90 | 44 |
| 0,95 | 299 | 59 | 29 |
| 0,90 | 230 | 45 | 22 |
| 0,85 | 189 | 37 | 19 |
| 0,80 | 161 | 32 | 16 |
9 Обработка результатов
9.1 На рисунке 3 показаны расположения ПТР и препятствия для каждой из фотографий на рисунке 4, использованные для определения снижения энергии ПТР, со следующими значениями:
9.1.1 Значение d1, равное расстоянию между положением ПТР при пересечении стартовой линии (в начальный момент) и положением ПТР, когда препятствие оказывается в зоне остановки (в момент появления), измеренным с помощью фотодатчика 1 или с помощью регистрации момента времени, когда препятствие оказывается в зоне остановки, на основании видеозаписи.
9.1.2 Значение d2, равное расстоянию между положением ПТР, когда препятствие оказывается в зоне остановки (в момент появления), измеренным с помощью фотодатчика 1 (см. выше) и положением ПТР, когда он сталкивается с препятствием (в момент столкновения). Это расстояние нельзя измерить, если ПТР останавливается до столкновения с препятствием (что может быть результатом того, что препятствие оказалось на трассе в неподходящий момент, или того, что ПТР затормозил достаточно быстро, чтобы не столкнуться с препятствием, — в этом случае фиксируют момент остановки, а момент столкновения помечают как NA, и попытка завершается, когда ПТР останавливается).
9.1.3 Значение d3, равное расстоянию между положением ПТР, когда он сталкивается с препятствием (в момент столкновения), и положением ПТР, когда он останавливается (в момент остановки). Это расстояние может быть равно нулю или его нельзя измерить, если ПТР не остановился в пределах испытательного стенда. В этом случае регистрируют максимальное расстояние, пройденное в течение 5 с после столкновения.
9.2 К информации, полученной в результате испытаний, относится и подтверждение того, что энергия ПТР снижается вследствие применения тормозов или других средств.
9.2.1 Для всех испытаний должны быть построены графики зависимости скорости от пройденного расстояния. В качестве примера на рисунке 5 показаны графики, построенные по результатам испытаний ПТР при движении со скоростями 0,5 м/с и 1 м/с. Точки, соответствующие моменту, когда препятствие вызывает срабатывание фотодатчика 1, также отмечены на рисунке 5.
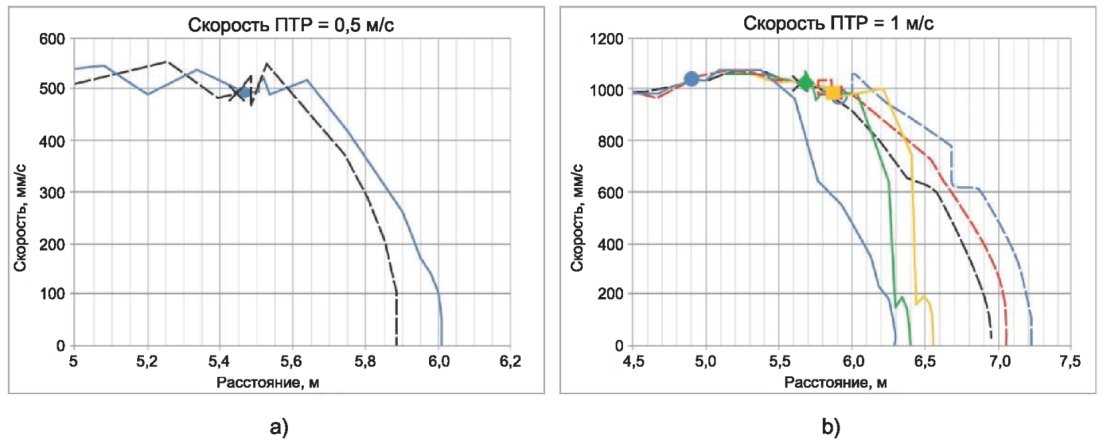
Примечание - На этих графиках сплошные линии показывают остановку торможением, а пунктирные линии — остановку движением по инерции. Различные маркеры указывают, когда препятствия оказались на трассе ПТР.
Рисунок 5 — Примеры графиков скорости в зависимости
от расстояния по результатам испытаний ПТР при движении
со скоростями a) — 0,5 м/с и b) — 1 м/с
9.2.2 В качестве альтернативы, общее пройденное расстояние можно измерить непосредственно с видео и нанести на график с расстоянием по вертикальной оси и номером кадра по горизонтальной оси. Расстояние измеряют по решетке, начиная с момента появления, когда препятствие пересекает луч фотодатчика 1, и до момента остановки, когда ПТР останавливается. Единицами времени являются кадры изображения на горизонтальной оси, а общее пройденное расстояние отображают по вертикальной оси. Если линия на графике прямая от момента появления до момента остановки, то ПТР двигался с постоянной скоростью. Если наклон линии увеличивается (линия изгибается вверх), то движение ПТР ускорялось, а если наклон линии уменьшается (линия изгибается вниз), то движение ПТР замедлялось, как и ожидалось. Горизонтальная линия означает, что ПТР остановился.
9.2.3 Средняя продолжительность движения до остановки также может быть рассчитана путем усреднения по всем попыткам длительности времени между моментом появления и моментом остановки. Кроме того, среднее расстояние, пройденное между моментом появления и моментом остановки (сумма d2 и d3) за попытку, может быть использовано для надлежащего оценивания длительности каждой попытки до остановки.
10 Требования к отчетности
10.1 Данный метод испытаний требует оформления протокола испытаний, определенного в 8.1. В протоколе должна быть отражена следующая информация, включая данные об испытаниях и результаты испытаний:
10.1.1 Метрики и соответствующие шкалы и диапазоны измерений.
10.1.2 Любые дополнительные характеристики испытаний, например, которые могут отражать квалификацию персонала.
10.1.3 Важные примечания, которые необходимо записать во время проведения испытаний, включая конкретные условия возникновения неисправности, причины, по которым оператор отказался от проведения испытаний, любые замечания руководителя испытаний, которые могут дополнить зафиксированные результаты испытаний как в положительную, так и в отрицательную сторону, или любые комментарии, которые оператор ПТР попросит включить в протокол.
10.1.4 Исходная информация об испытаниях, указанная в 8.1.
10.2 Протокол испытаний должен быть заполнен полностью. В 8.1 даны пояснения, как заполнять протокол. В случае, когда какое-либо поле не применимо к конкретному испытанию, то это и должно быть указано в данном поле.
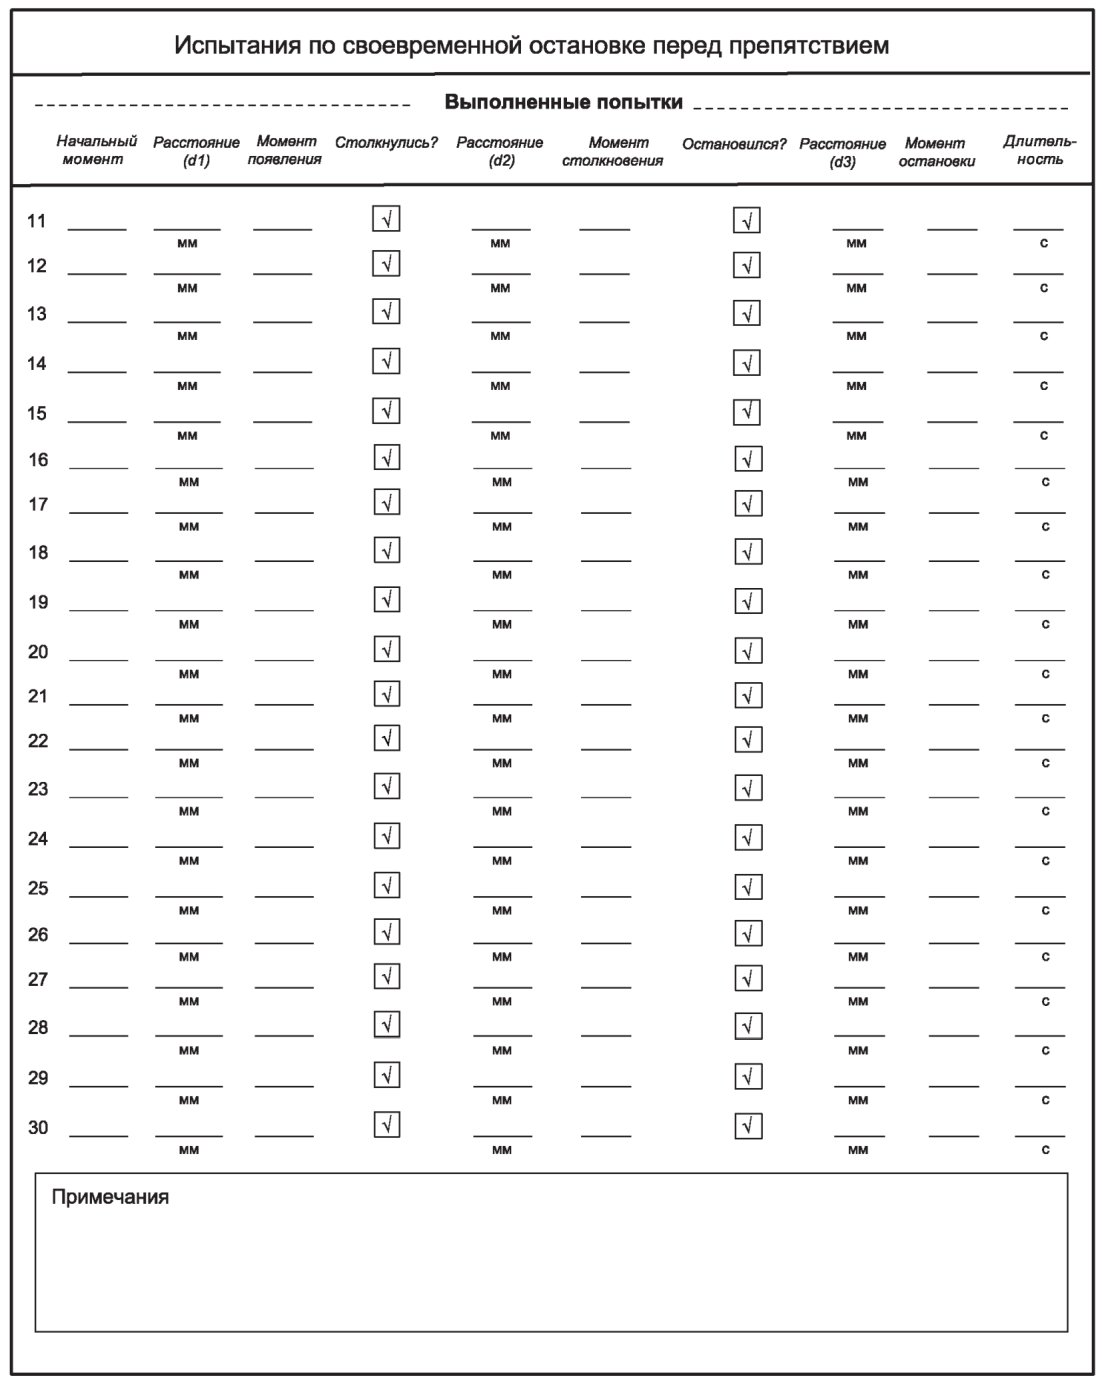
10.3 На рисунках 6 и 7 показан пример протокола испытаний для данного метода.
11 Требования к погрешности измерений
Испытание, определенное в настоящем стандарте, представляет собой испытание типа «прошел/не прошел» для заданного заказчиком испытаний числа попыток. Данное испытание не является количественным, поэтому информация о погрешности и систематической ошибке результата в нем не представлена. Тем не менее важно, чтобы в протоколе испытаний было представлено достаточно данных, характеризующих как ПТР, так и используемое оборудование, чтобы испытания можно было точно повторить в другое время и/или в другом месте и провести сравнение испытуемых ПТР. В частности, время следует измерять и регистрировать с погрешностью не более 0,1 с, а пройденные расстояния следует измерять и регистрировать с погрешностью не более 1 см.
12 Погрешность измерений
Перечисленные далее факторы являются потенциальными источниками погрешности измерений и причинами неудачных попыток.
12.1 Механические проблемы, из-за которых, например, может возникнуть временная задержка от момента обнаружения датчиками безопасности препятствия до момента начала торможения ПТР.
12.2 Программные проблемы, из-за которых, например, система управления ПТР может ошибочно рассчитать требуемое начало торможения ПТР так, чтобы казалось, что времени для полной остановки достаточно и поэтому ПТР не начинает тормозить до тех пор, пока не наступит это время.
12.3 Визуальный выбор кадра: если выбор кадра был определен с ошибкой в один кадр, то разница в расстоянии составит около 3 см при скорости ПТР 1 м/с и частоте видеокадров 30 кадр/с.
12.4 Визуальная оценка местоположения в пределах квадрата 5 x 5 см.
12.5 Внутренние и внешние ошибки калибровки камеры.
12.6 Измерение точек решетки при настройке испытательного стенда.
12.7 Ручное совмещение окружности с концом цилиндра при определении d1.
12.8 Неравномерность нанесения решетки при печати.
12.9 Сочетание вышеуказанных потенциальных источников погрешности.
СВЕДЕНИЯ О СООТВЕТСТВИИ ССЫЛОЧНЫХ НАЦИОНАЛЬНЫХ СТАНДАРТОВ
СТАНДАРТАМ, ИСПОЛЬЗОВАННЫМ В КАЧЕСТВЕ ССЫЛОЧНЫХ
В ПРИМЕНЕННОМ СТАНДАРТЕ
| Обозначение ссылочных национальных стандартов | Степень соответствия | Обозначение и наименование ссылочных стандартов |
| ГОСТ Р 60.4.0.1 | MOD | ASTM F3200 «Стандартная терминология для самоходных автоматически управляемых промышленных транспортных средств» |
| ГОСТ Р 60.4.3.2 | MOD | ASTM F3218 «Стандартный способ представления параметров внешней среды для использования с методами испытаний A-UGV» |
| Примечание — В настоящей таблице использовано следующее условное обозначение степени соответствия стандартов: - MOD — модифицированные стандарты. | ||