ГОСТ Р 60.4.3.3-2025. Национальный стандарт Российской Федерации. Роботы и робототехнические устройства. Промышленные транспортные роботы. Руководство по представлению стационарных препятствий при проведении испытаний на стадиях жизненного цикла
Актуально на 07.11.2026.
Как цитировать: "ГОСТ Р 60.4.3.3-2025. Национальный стандарт Российской Федерации. Роботы и робототехнические устройства. Промышленные транспортные роботы. Руководство по представлению стационарных препятствий при проведении испытаний на стадиях жизненного цикла". ГОСТ Р 60.4.3.3-2025. https://bukva.ai/docs/standart-gost-r-60-4-3-3-2025
(утв. и введен в действие Приказом Росстандарта от 16.10.2025 № 1225-ст)
Примечание
Документ введен в действие с 01.01.2026.
Утвержден и введен в действие Приказом Федерального
агентства по техническому
регулированию и метрологии
от 16 октября 2025 г. № 1225-ст
РОБОТЫ И РОБОТОТЕХНИЧЕСКИЕ УСТРОЙСТВА
ПРОМЫШЛЕННЫЕ ТРАНСПОРТНЫЕ РОБОТЫ
РУКОВОДСТВО
ПО ПРЕДСТАВЛЕНИЮ СТАЦИОНАРНЫХ ПРЕПЯТСТВИЙ
ПРИ ПРОВЕДЕНИИ ИСПЫТАНИЙ НА СТАДИЯХ ЖИЗНЕННОГО ЦИКЛА
Robots and robotic devices. Industrial transport robots.
Guidelines for the presentation of stationary obstacles
during testing at life cycle stages
35.240.60
1 ПОДГОТОВЛЕН Обществом с ограниченной ответственностью «ЭОС Тех» (ООО «ЭОС Тех») совместно с Федеральным государственным бюджетным учреждением «Российский институт стандартизации» (ФГБУ «Институт стандартизации») на основе собственного перевода на русский язык англоязычной версии стандарта, указанного в пункте 4
3 УТВЕРЖДЕН И ВВЕДЕН В ДЕЙСТВИЕ Приказом Федерального агентства по техническому регулированию и метрологии от 16 октября 2025 г. № 1225-ст
4 Настоящий стандарт является модифицированным по отношению к стандарту АСТМ F3381-19 «Стандартный способ представления стационарных препятствий для использования с методами испытаний A-UGV» (ASTM F3381-19 «Standard Practice for Describing Stationary Obstacles Utilized within A-UGV Test Methods», MOD) путем внесения технических отклонений, объяснение которых приведено во введении к настоящему стандарту.
Наименование стандарта изменено относительно наименования указанного стандарта для приведения в соответствие с ГОСТ Р 1.5-2012 (пункт 3.5) и для увязки с наименованиями, принятыми в существующем комплексе национальных стандартов Российской Федерации.
Сведения о соответствии ссылочных межгосударственных и национальных стандартов стандартам, использованным в качестве ссылочных в примененном стандарте, приведены в дополнительном приложении ДА
Правила применения настоящего стандарта установлены в статье 26 Федерального закона от 29 июня 2015 г. № 162-ФЗ «О стандартизации в Российской Федерации». Информация об изменениях к настоящему стандарту публикуется в ежегодном (по состоянию на 1 января текущего года) информационном указателе «Национальные стандарты», а официальный текст изменений и поправок — в ежемесячном информационном указателе «Национальные стандарты». В случае пересмотра (замены) или отмены настоящего стандарта соответствующее уведомление будет опубликовано в ближайшем выпуске ежемесячного информационного указателя «Национальные стандарты». Соответствующая информация, уведомление и тексты размещаются также в информационной системе общего пользования — на официальном сайте Федерального агентства по техническому регулированию и метрологии в сети Интернет (www.rst.gov.ru)
Требования стандартов комплекса ГОСТ Р 60 распространяются на роботы и робототехнические устройства. Их целью является повышение интероперабельности роботов и их компонентов, а также снижение затрат на их разработку, производство и обслуживание за счет стандартизации и унификации процессов, интерфейсов, узлов и параметров.
Стандарты комплекса ГОСТ Р 60 представляют собой совокупность отдельно издаваемых стандартов. Стандарты данного комплекса относятся к одной из следующих тематических групп: «Общие положения, основные понятия, термины и определения», «Технические и эксплуатационные характеристики», «Безопасность», «Виды и методы испытаний», «Механические интерфейсы», «Электрические интерфейсы», «Коммуникационные интерфейсы», «Методы моделирования и программирования», «Методы построения траектории движения (навигация)», «Конструктивные элементы». Стандарты любой тематической группы могут относиться как ко всем роботам и робототехническим устройствам, так и к отдельным группам объектов стандартизации — промышленным роботам в целом, промышленным манипуляционным роботам, промышленным транспортным роботам, сервисным роботам в целом, сервисным манипуляционным роботам, сервисным мобильным роботам, а также к морским робототехническим комплексам.
Настоящий стандарт относится к тематической группе «Виды и методы испытаний» и распространяется на промышленные транспортные роботы (ПТР). Настоящий стандарт определяет способ представления стационарных препятствий при проведении испытаний ПТР на стадиях жизненного цикла и предназначен для унификации методов испытаний ПТР.
Настоящий стандарт является модифицированным по отношению к стандарту АСТМ F3381-19, разработанному техническим комитетом F45 ASTM International «Робототехника, автоматика и автономные системы» в соответствии с принципами стандартизации, установленными в Решении о принципах разработки международных стандартов, руководств и рекомендаций Комитета по техническим барьерам в торговле Всемирной торговой организации, для приведения его в соответствие с требованиями основополагающих национальных и межгосударственных стандартов.
В настоящий стандарт внесены следующие технические отклонения по отношению к стандарту АСТМ F3218-19:
- исключены примечания и сноски примененного стандарта, которые нецелесообразно применять в национальной стандартизации в связи с их содержанием, имеющим справочный характер и относящимся к системе стандартизации США;
- значения физических величин указаны исключительно в Международной системе единиц (СИ), используемой в национальной стандартизации в соответствии с требованиями ГОСТ 8.417-2002, в то время как в примененном стандарте значения измерений приведены как в системе единиц СИ, так и в американских единицах (дюйм-фунт); в связи с чем пункт 1.10 примененного стандарта об использовании двух систем единиц измерения не включен в настоящий стандарт, соответственно, нумерация пункта 1.11 примененного стандарта изменена на 1.10;
- раздел 1 «Область применения» приведен в соответствие с требованиями ГОСТ 1.5-2001; пункты 1.6 и 1.9 примененного стандарта перенесены в подраздел 4.1, а пункт 1.12 — во введение, как не относящиеся к области применения стандарта, соответственно, изменена нумерация пунктов раздела 1;
- в раздел 2 «Нормативные ссылки» не включен ANSI/ITSDF B56.5, относящийся к системе стандартизации США, который нецелесообразно применять в национальной стандартизации; соответственно, из текста стандарта исключены ссылки на этот документ, имеющие справочный характер, что не влияет на техническое содержание данных пунктов; добавлена ссылка на ГОСТ Р 60.0.0.4;
- в соответствии с ГОСТ Р 1.7-2014 и ГОСТ Р 1.5-2012 включен раздел 3 «Термины и определения» вместо использованного в примененном стандарте раздела 3 «Терминология»;
- расположение рисунков изменено и приведено в соответствие с упоминанием их в тексте стандарта;
- на рисунках 6, X.1.1, X.1.2, X.1.3 и X.1.4 не приведены наименования и символы национальных институтов США;
- ключевые слова приведены в библиографических данных в соответствии с ГОСТ 1.5-2001 вместо раздела 7 «Ключевые слова» в примененном стандарте.
1.1 Настоящий стандарт определяет физические характеристики, с помощью которых следует описывать стационарные препятствия различного вида, используемые при проведении испытаний ПТР. При этом для характеристик препятствий, определенных в настоящем стандарте, не установлены методы, с помощью которых они могут быть обнаружены или распознаны. Препятствия представлены в соответствии с их реальными характеристиками без ссылок на методы, с помощью которых данные характеристики могут быть обнаружены или распознаны. Например, реальные характеристики деревянного ящика, покрытого матовой черной краской, могут быть представлены в соответствии с его фактическими размерами, материалом и цветом.
1.2 Настоящий стандарт распространяется на физические объекты, используемые в качестве препятствий при проведении испытаний ПТР, к которым относятся как действительные объекты, существующие в реальном мире, так и тестовые объекты, специально созданные в качестве репрезентативных препятствий для проведения испытаний и имеющие характеристики, аналогичные характеристикам действительных объектов. Настоящий стандарт предназначен для представления характеристик препятствий, которые могут быть расположены как в помещениях, так и на открытом воздухе. В соответствии с требованиями ГОСТ Р 60.0.0.7 ПТР должны проходить испытания на следующих стадиях их жизненного цикла: изготовление (производство), контроль (приемка) и ремонт (модернизация).
1.3 Настоящий стандарт не распространяется на все возможные характеристики препятствий, которые могут влиять на качество работы ПТР. Характеристики, определенные в настоящем стандарте, ограничены физическими свойствами, которые являются наиболее существенными с точки зрения влияния на качество работы ПТР и которые легче измерить и воспроизвести при сравнении результатов испытаний, в которых использованы аналогичные препятствия. Пользователи настоящего стандарта могут самостоятельно выбрать уровень детализации для описания характеристик препятствий.
1.4 Настоящий стандарт распространяется только на стационарные препятствия, которые находятся на поверхности перемещения ПТР или над ней, называемые положительными препятствиями, и остаются неподвижными, пока ПТР выполняет задание (например, поддоны на земле, столы, другие ПТР). Настоящий стандарт не распространяется на препятствия, которые расположены под поверхностью перемещения ПТР (например, ямы), называемые отрицательными препятствиями. Настоящий стандарт не распространяется на границы или особенности внешней среды, которые не меняются и известны заранее, такие как стены, стеллажи или другая инфраструктура.
1.5 Настоящий стандарт предназначен для определения различных физических характеристик препятствия, включая форму, размеры и качество поверхности, но не предназначен для определения характеристик местоположения препятствия в пределах испытательного стенда, за исключением измерений относительно поверхности перемещения во внешней среде.
1.6 Настоящий стандарт не предназначен для определения рабочих характеристик ПТР в среде с препятствиями. Целью настоящего стандарта является обеспечение возможности сравнения результатов испытаний, в которых используются препятствия со схожими характеристиками.
1.7 Настоящий стандарт не требует, чтобы определенные характеристики препятствий использовались как часть метода испытаний. Заказчик испытаний может выбрать конкретные характеристики препятствий для использования при определении метода испытаний.
1.8 Требования настоящего стандарта не распространяются на весь спектр проблем безопасности, связанных с его применением, при их наличии. Пользователи настоящего стандарта отвечают за разработку необходимых мер безопасности и охраны здоровья, а также за определение применимости законодательных ограничений до использования настоящего стандарта.
В настоящем стандарте использованы нормативные ссылки на следующие стандарты:
ГОСТ 12.4.281 (ISO 20471:2013) Система стандартов безопасности труда. Одежда специальная повышенной видимости. Технические требования и методы испытаний
ГОСТ IEC 61496-1 Безопасность механизмов. Защитная электрочувствительная аппаратура. Часть 1. Общие требования и испытания
ГОСТ Р 60.0.0.4 Роботы и робототехнические устройства. Термины и определения
ГОСТ Р 60.0.0.7 Роботы и робототехнические устройства. Жизненный цикл. Общие требования
ГОСТ Р 60.4.0.1 Роботы и робототехнические устройства. Промышленные транспортные роботы. Термины и определения
ГОСТ Р 60.4.3.1 Роботы и робототехнические устройства. Промышленные транспортные роботы. Метод навигационных испытаний в заданной области
ГОСТ Р 60.4.3.2 Роботы и робототехнические устройства. Промышленные транспортные роботы. Руководство по представлению параметров внешней среды при проведении испытаний на стадиях жизненного цикла
Примечание - При пользовании настоящим стандартом целесообразно проверить действие ссылочного стандарта в информационной системе общего пользования — на официальном сайте Федерального агентства по техническому регулированию и метрологии в сети Интернет или по ежегодному информационному указателю «Национальные стандарты», который опубликован по состоянию на 1 января текущего года, и по выпускам ежемесячного информационного указателя «Национальные стандарты» за текущий год. Если заменен ссылочный стандарт, на который дана недатированная ссылка, то рекомендуется использовать действующую версию этого стандарта с учетом всех внесенных в данную версию изменений. Если заменен ссылочный стандарт, на который дана датированная ссылка, то рекомендуется использовать версию этого стандарта с указанным выше годом утверждения (принятия). Если после утверждения настоящего стандарта в ссылочный стандарт, на который дана датированная ссылка, внесено изменение, затрагивающее положение, на которое дана ссылка, то это положение рекомендуется применять без учета данного изменения. Если ссылочный стандарт отменен без замены, то положение, в котором дана ссылка на него, рекомендуется применять в части, не затрагивающей эту ссылку.
В настоящем стандарте применены термины по ГОСТ Р 60.0.0.4 и ГОСТ Р 60.4.0.1.
4.1 Введение
В данном разделе приведено описание характеристик, которые используются для представления стационарных препятствий различного класса.
При создании в качестве препятствия тестового объекта, представляющего действительный объект, можно выбрать комбинацию характеристик и использовать ее для проектирования и изготовления. Использование аналогичных действительных препятствий (то есть объектов реального мира) может снизить воспроизводимость условий проведения испытаний по сравнению с использованием тестовых объектов (то есть препятствий, изготовленных специально для целей испытаний), если только один и тот же действительный объект не используется в целом ряде испытаний.
Препятствия, описанные с использованием настоящего стандарта, можно использовать при проведении разных испытаний ПТР на стадиях жизненного цикла, например по ГОСТ Р 60.4.3.1. В приложении X.1 представлено базовое испытание, которое может быть использовано для определения возможности обнаружения препятствия датчиками ПТР перед использованием данного препятствия в других методах испытаний.
4.2 Воспроизведение препятствий
Настоящий стандарт позволяет определить достаточную информацию о препятствии, чтобы такое препятствие можно было легко воспроизвести. Это позволит проводить сравнения между результатами испытаний, в которых используются препятствия со сходными характеристиками.
4.3 Классы препятствий
При описании препятствий, которые будут использоваться при проведении испытаний ПТР, определены два класса:
- действительный объект — когда описываемое препятствие является существующим объектом реального мира (например, стулом, столом, станком или оборудованием). Любая информация, идентифицирующая реальный объект, такая как марка, модель, артикул и так далее, должна быть зарегистрирована;
- тестовый объект — когда описываемое препятствие создают в соответствии с характеристиками, определенными в данном разделе. Препятствия данного класса предназначены для многократного воспроизведения.
4.4 Части препятствия
Каждая характеристика может быть использована для описания всего препятствия или части препятствия. Все части препятствия должны иметь уникальные наименования и быть обозначены в протоколе испытаний, представленном в разделе 6.
4.5 Форма препятствия
Форму препятствия определяют отношения между внешними, физическими границами препятствия. Препятствия разной формы могут соприкасаться с землей или располагаться над землей (см. рисунки 1, 2 и 3). Формами препятствий являются:
- стержень (например, колонна, цилиндр);
- плита (например, знак, поддон, полка);
- кубоид;
- сфера;
- конус;
- другая — Формы препятствий, которые не соответствуют ни одной из вышеперечисленных категорий (например, кипа ткани). Препятствие может быть описано с помощью одной формы или нескольких форм, представляющих части препятствия. Например, форму стола можно описать как приподнятую горизонтальную плиту с двумя вертикальными плитами, расположенными от пола до горизонтальной плиты, или форму стола можно описать как приподнятую горизонтальную плиту с одной или несколькими вертикальными стержнями, расположенными от пола до горизонтальной плиты (см. рисунок 3).
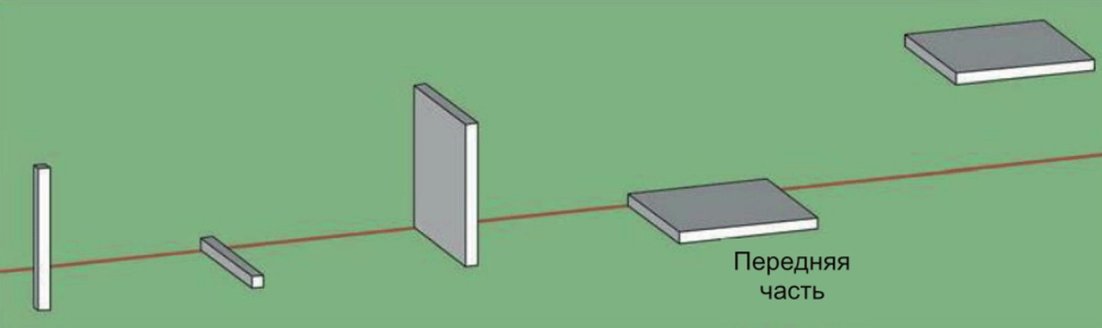
Рисунок 1 — Формы препятствий, показанные
с резкими границами в разных направлениях (слева направо):
вертикальный стержень, горизонтальный стержень,
вертикальная плита, горизонтальная плита,
приподнятая горизонтальная плита
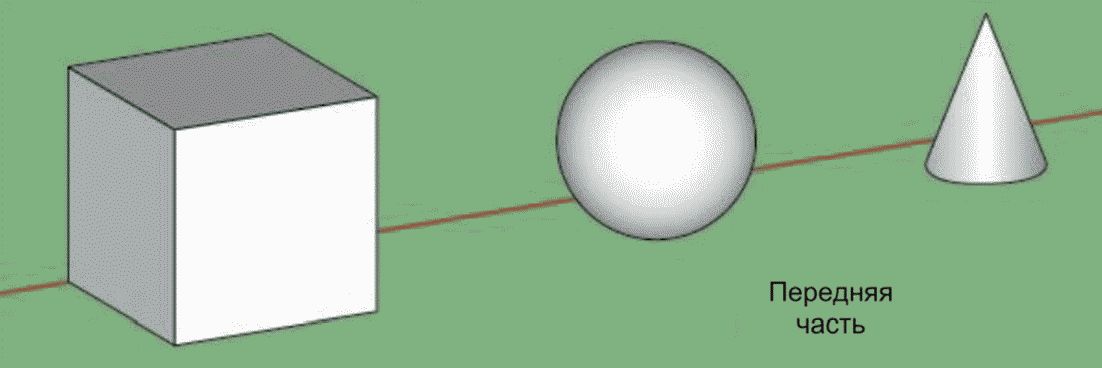
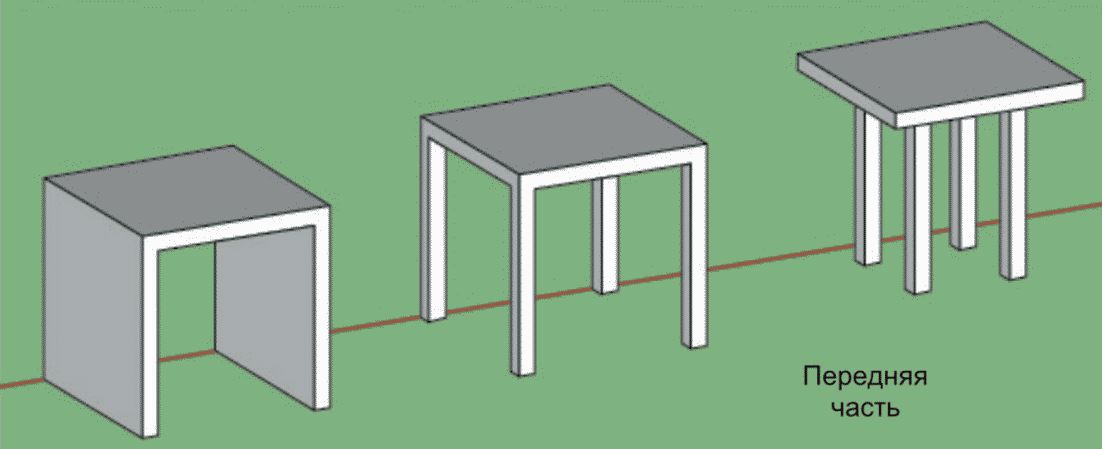
Рисунок 3 — Примеры комбинаций форм препятствий,
показанных с резкими границами (слева направо):
приподнятая горизонтальная плита с двумя
вертикальными плитами, расположенными от пола
до горизонтальной плиты (например, стол),
приподнятая горизонтальная плита с четырьмя
вертикальными стержнями, расположенными от пола
до горизонтальной плиты (например, стол),
то же, что и предыдущее, но со смещенными
вертикальными стержнями (например, стол)
4.6 Грани препятствия
4.6.1 Грани каждого препятствия могут быть закрытыми (то есть, у препятствия есть поверхность, заполняющая эту грань) либо открытыми (то есть, у препятствия нет поверхности на этой грани).
4.6.2 Данная характеристика может различаться для каждой грани препятствия или части препятствия: сверху, снизу, спереди, сзади, слева, справа. Некоторые препятствия могут не иметь четко различимых граней (например, сфера, конус).
4.6.3 На рисунке 4 показаны примеры препятствий с закрытыми и открытыми гранями.
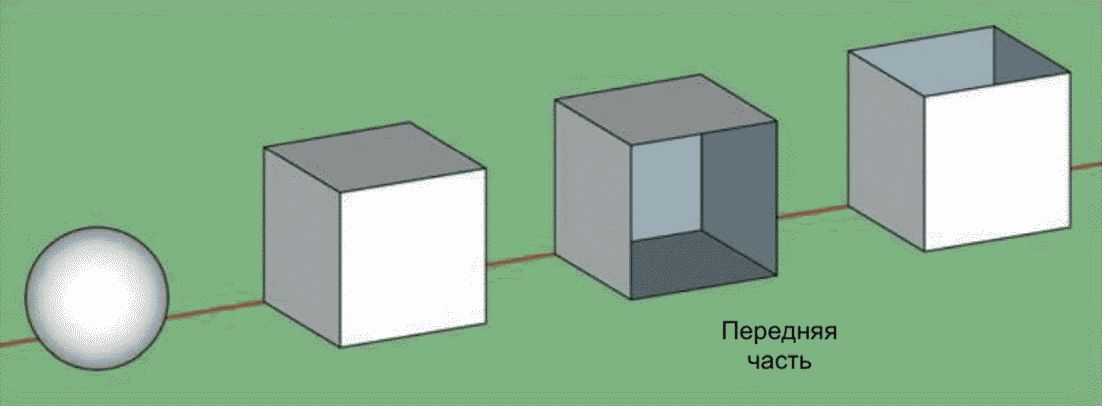
Рисунок 4 — Примеры препятствий
с разными гранями (слева направо):
сфера с закрытыми гранями, кубоид с закрытыми гранями,
кубоид с открытой передней гранью,
кубоид с открытой верхней гранью
4.7 Конусность
Если границы какой-либо части препятствия изменяют размеры и сужаются к одному концу, то такое препятствие имеет конусность.
4.8 Характеристики ребер
Ребра препятствия, где сходятся грани препятствия (см. рисунок 5), могут быть внутренними или внешними. Различают следующие виды ребер:
-
прямоугольные (угол между двумя гранями, образующими ребро, составляет 90°);
-
скошенные (угол между двумя гранями, образующими ребро, больше или меньше 90°);
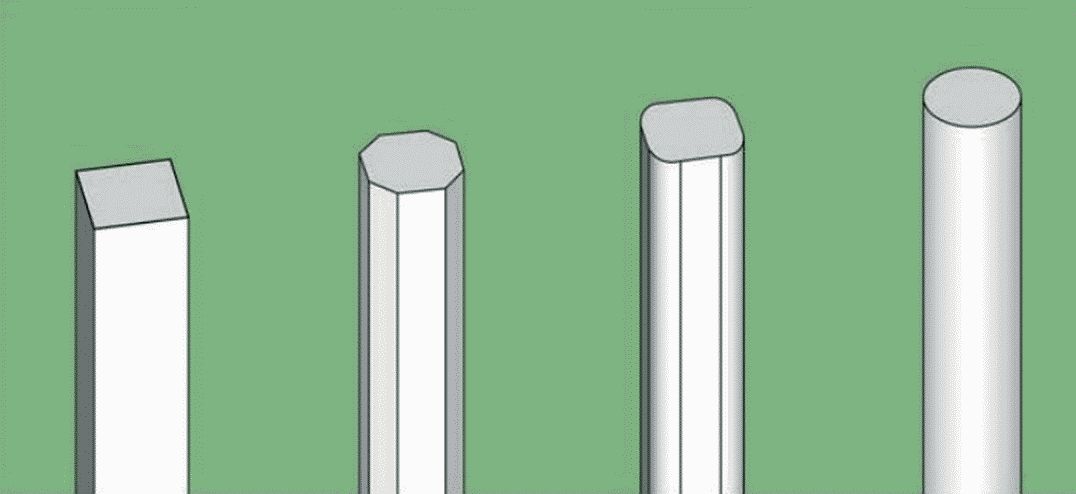
Рисунок 5 — Варианты формы ребер препятствия
на примере вертикального стержня (слева направо):
прямоугольные, скошенные, закругленные, цилиндрические
4.9 Направленность препятствия
Направленность препятствия зависит от того, с какой стороны находится его передняя часть. Данную характеристику используют в стандартах по испытаниям ПТР при указании того, как ориентировать препятствие на испытательном стенде.
4.10 Размеры
4.10.1 Размеры препятствия в целом и его отдельных частей (например, для препятствия, форма которого представляет собой плоскость с ножками, размер горизонтальной плоскости, вертикальных стержней и смещение вертикальных стержней от края горизонтальной плоскости) следует описывать, используя следующие характеристики:
- ширина;
- длина, глубина;
- высота;
- приподнятость (расстояние от пола до нижней грани);
- конусность (если применимо):
4.10.2 Должны быть указаны единицы измерения, используемые для измерения размеров препятствия, и приблизительная точность этих измерений.
4.11 Материал
4.11.1 Материал, из которого изготовлено препятствие: металл, дерево, пенопласт, стекло, пластик, ткань, композитные материалы и т.д.
4.11.2 Если материал предназначен для блокировки срабатывания или отражения сигнала определенного типа датчика, то это должно быть указано в протоколе испытаний.
4.11.3 Если плотность материала известна и имеет значение для метода испытаний, в котором используется данное препятствие, то это следует указать в протоколе испытаний.
4.12 Поверхность
4.12.1 К характеристикам поверхности препятствия относятся следующие:
- цвет;
- отражательная способность;
- матовость (например, стекло, оргстекло);
- пористость — сплошная (например, дерево, сталь) или несплошная поверхность с повторяющимися перфорациями или отверстиями (например, изгородь);
- однородность — однородная или изменчивая (например, узорчатая, полосатая);
- другое — свойства поверхности препятствия, которые не попадают ни в одну из вышеперечисленных категорий.
Примечание - Образцы для испытаний из других стандартов можно описать, используя настоящий стандарт. Например, цилиндрические образцы для испытаний можно описать как вертикальные или горизонтальные стержни с цилиндрическими ребрами и плоской черной поверхностью.
4.12.2 Примеры общих характеристик поверхности со ссылками на другие стандарты приведены в X.1.1.
4.13 Другие важные особенности
Любые другие характеристики, относящиеся к физической природе препятствия, должны быть зарегистрированы. Например, если препятствие имеет источники света, создает поток воздуха или издает звук.
4.14 Неизменность описания препятствия
Когда препятствие используют при испытании ПТР, его зарегистрированные характеристики не должны изменяться в течение всего испытания, за исключением случаев, когда препятствие содержит гибкий материал, который может привести к изменению его формы или размеров. Например, перегородка в виде шторы может двигаться из-за потока воздуха во внешней среде. Если препятствие повреждается во время испытания, что приводит к изменению его формы или размеров, или и того, и другого, то ПТР может взаимодействовать с данным препятствием иначе, чем до его повреждения. Если какие-либо характеристики препятствия изменяются, то его следует рассматривать как новое препятствие, отличное от того, что использовалось ранее.
5 Требования к проведению испытаний
5.1 Заказчик испытаний выбирает использование в качестве препятствия реального объекта или искусственного объекта.
5.2 Если в качестве препятствия будет использован искусственный объект и его требуется создать, то необходимо выбрать характеристики препятствия, установленные в разделе 4, и изготовить его в соответствии с выбранными характеристиками. Если в качестве препятствия будет использован реальный объект, то его необходимо выбрать и измерить его характеристики, как описано в разделе 4.
5.3 Необходимо зарегистрировать характеристики препятствия, используя форму протокола испытаний, представленную в разделе 6.
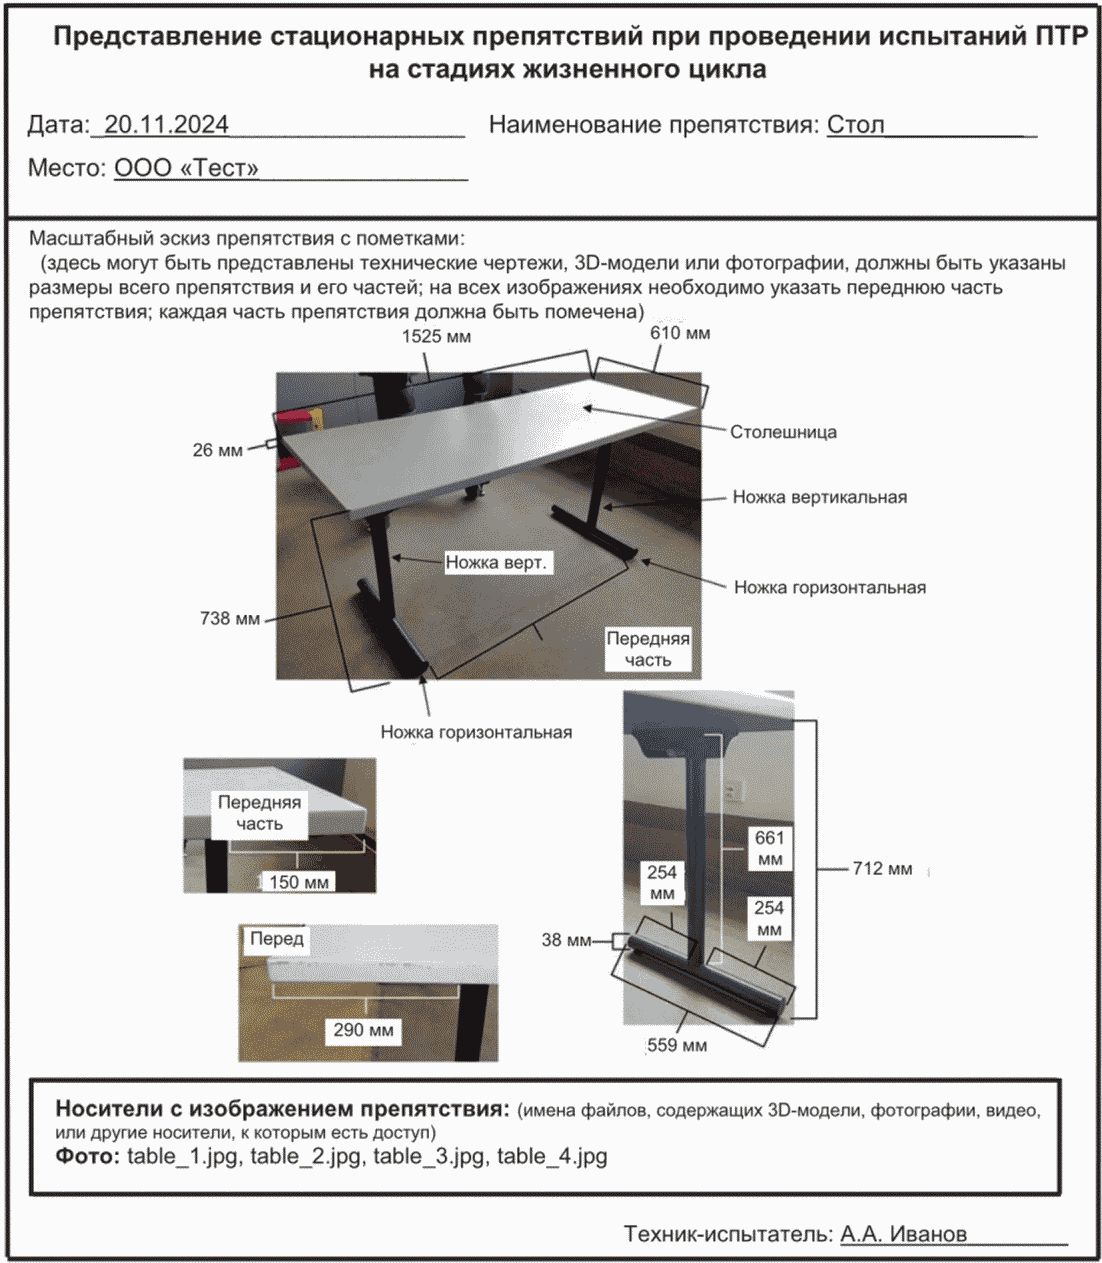
5.4 Фотографии препятствия следует делать с разных ракурсов.
5.5 Если имеется 3D-модель или другой технический чертеж препятствия, то его следует включить в протокол испытаний.
5.6 Перед использованием препятствия при испытании ПТР рекомендуется, чтобы специалист, проводящий испытание, определил, может ли ПТР обнаружить данное препятствие. В X.1.2 описано базовое испытание по обнаружению препятствия, которое может быть выполнено для этой цели.
6 Требования к протоколу испытаний
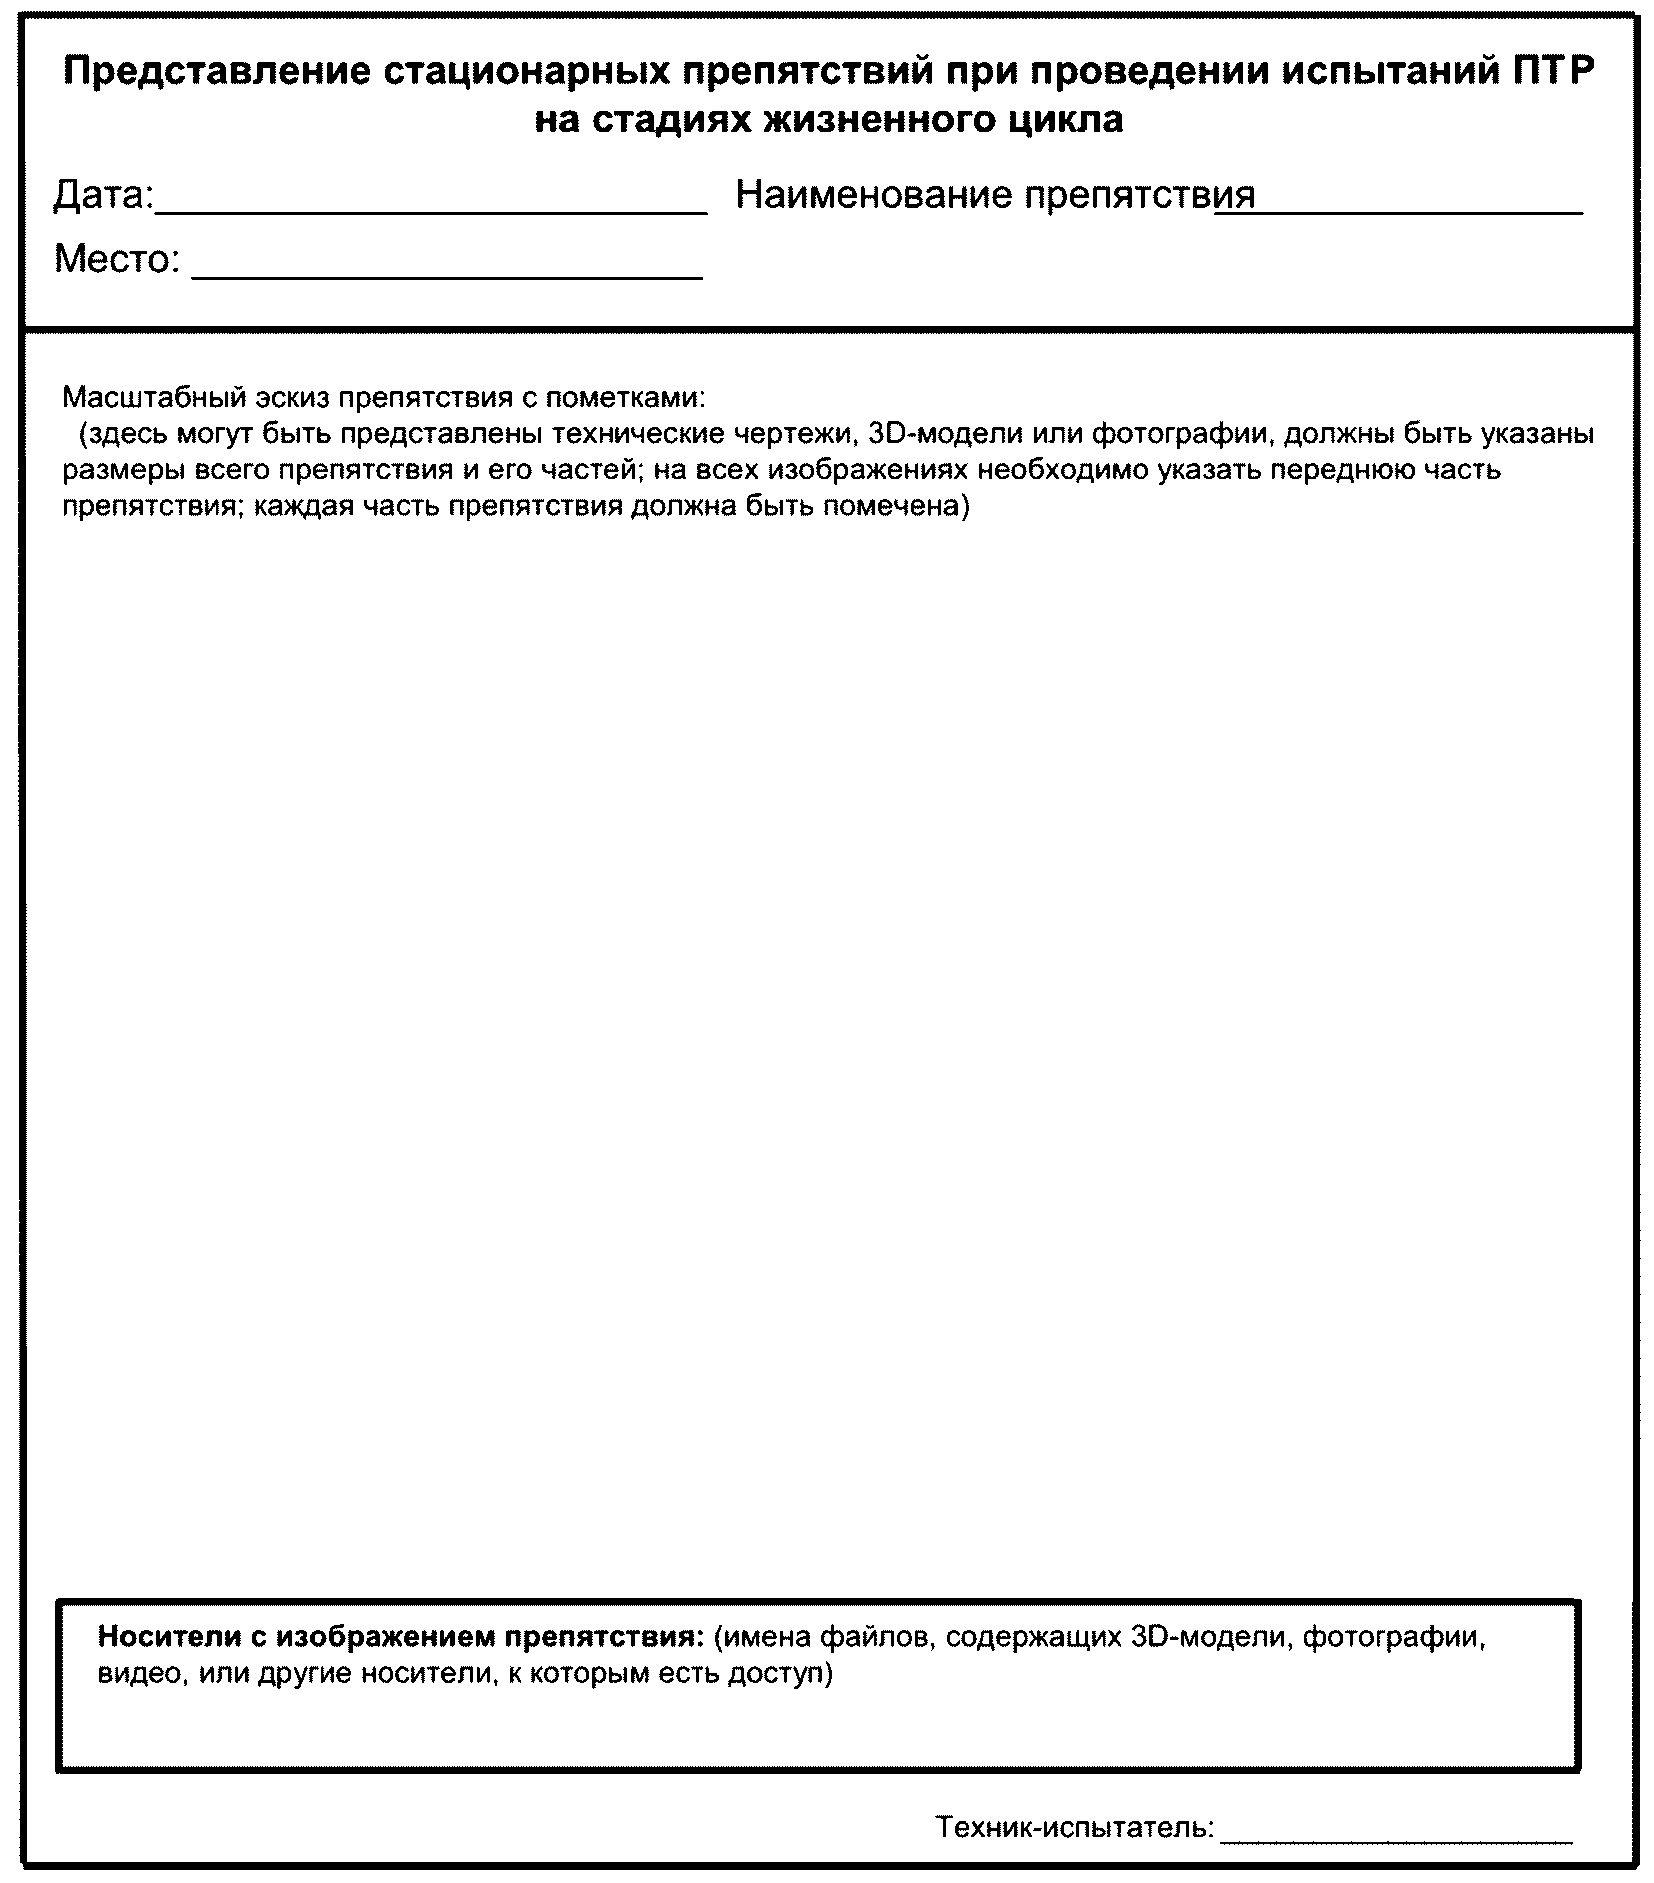
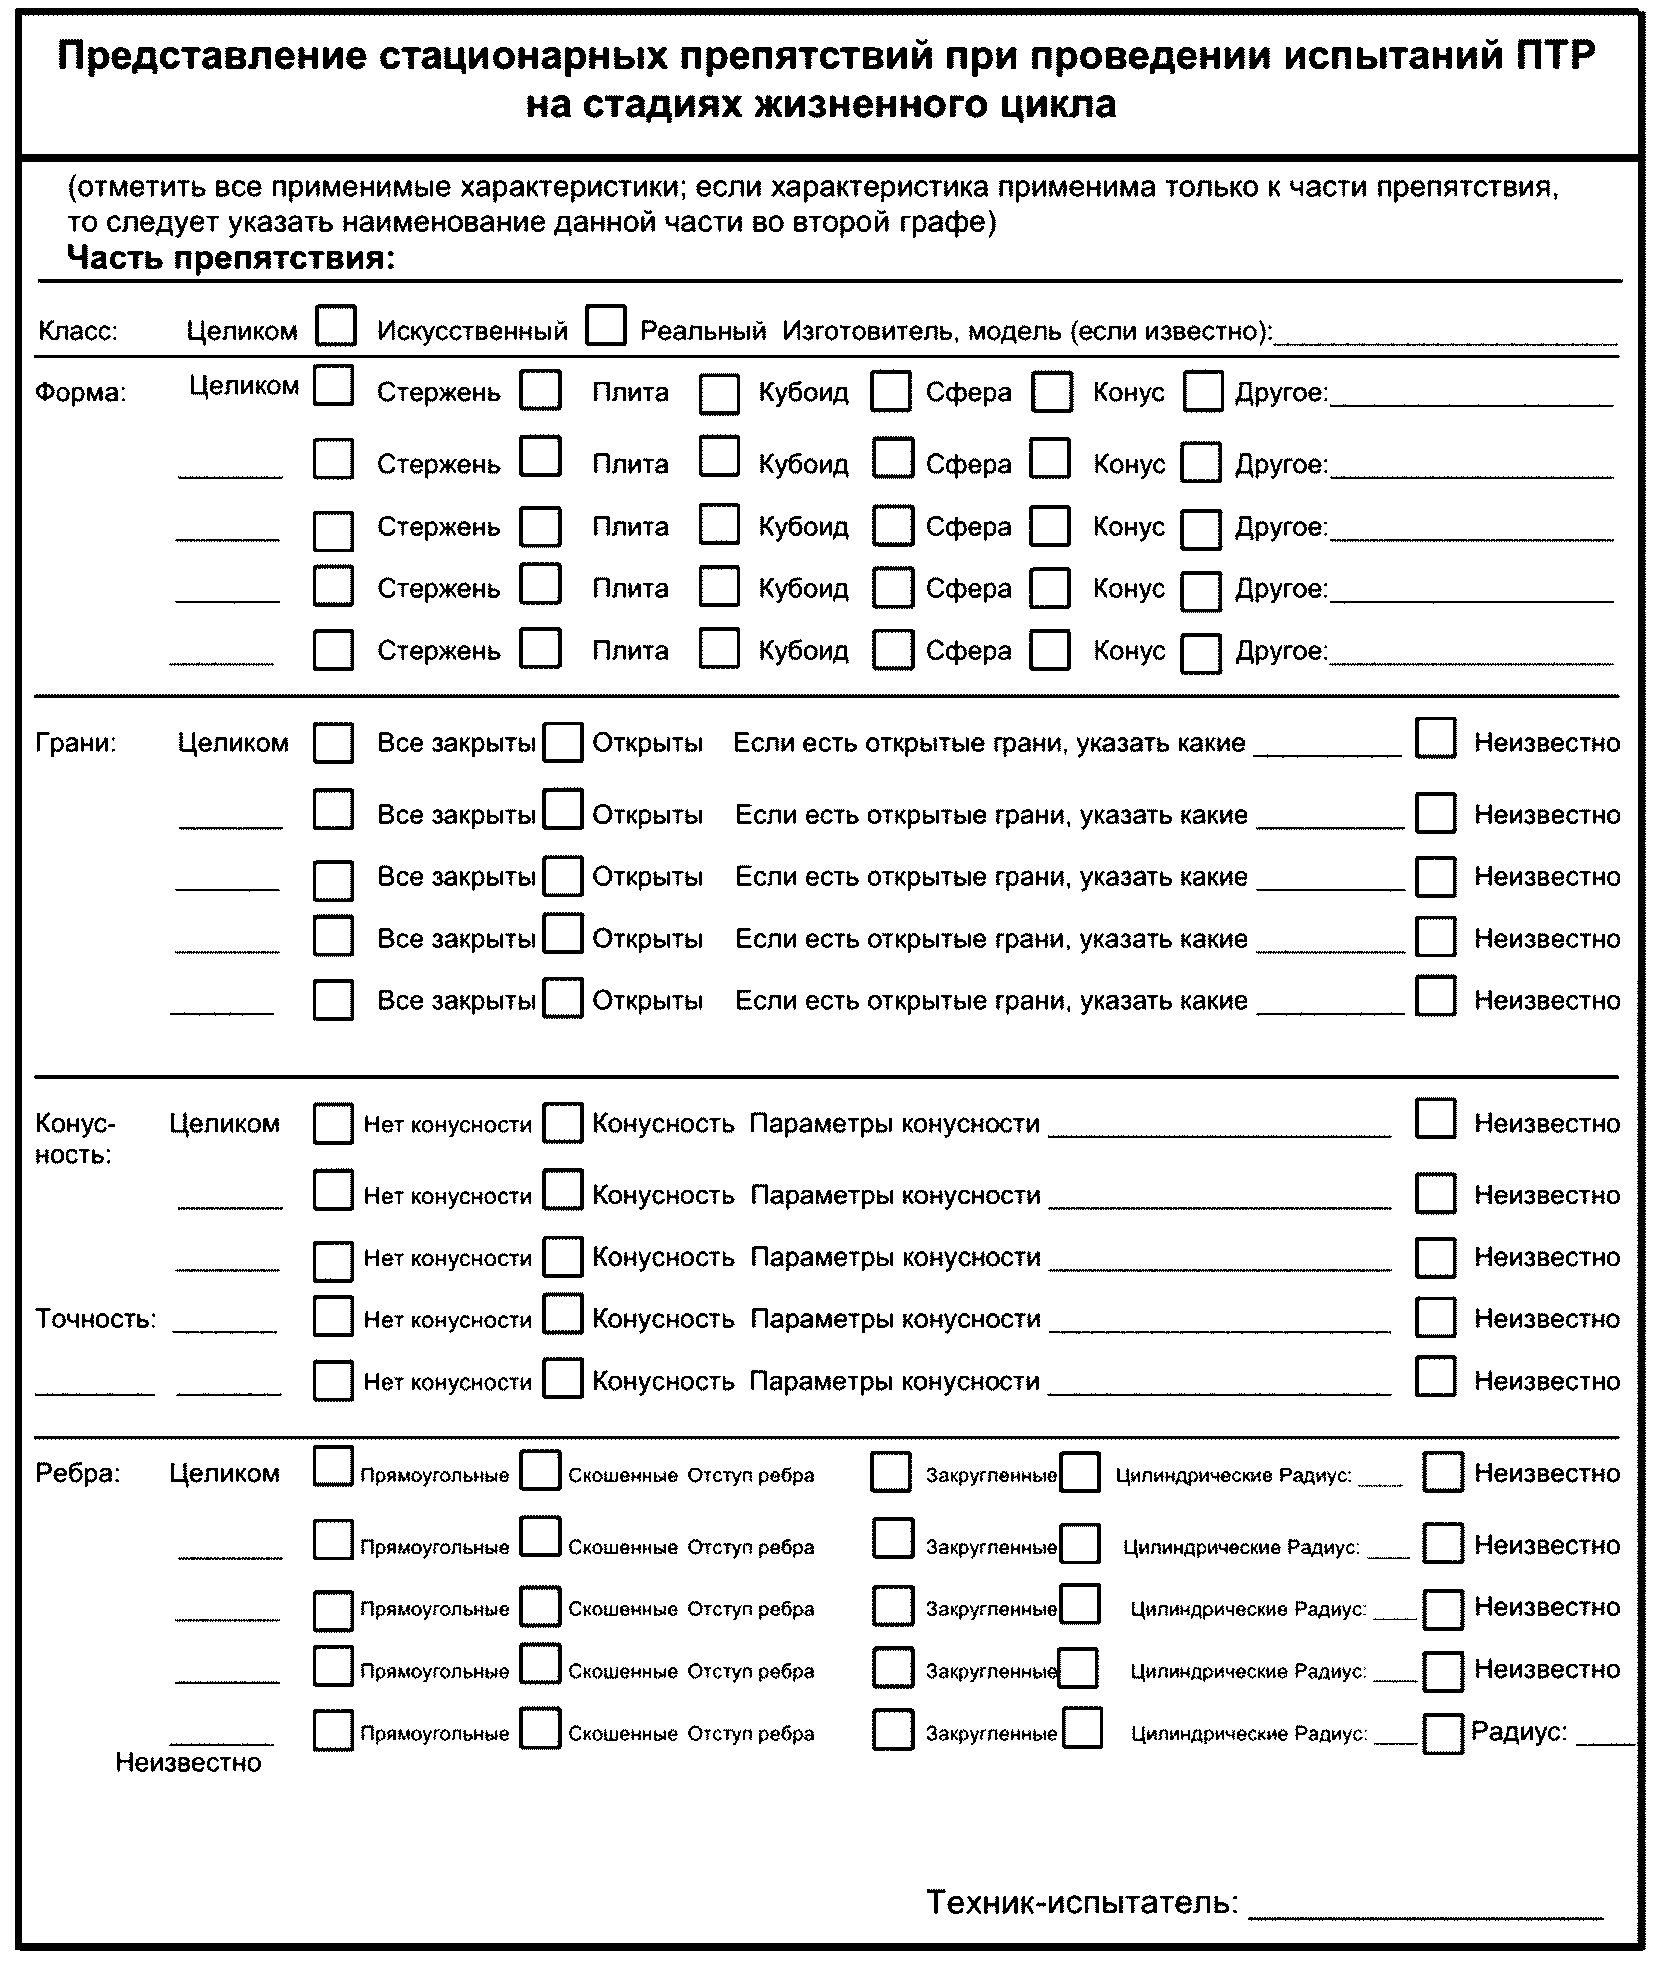
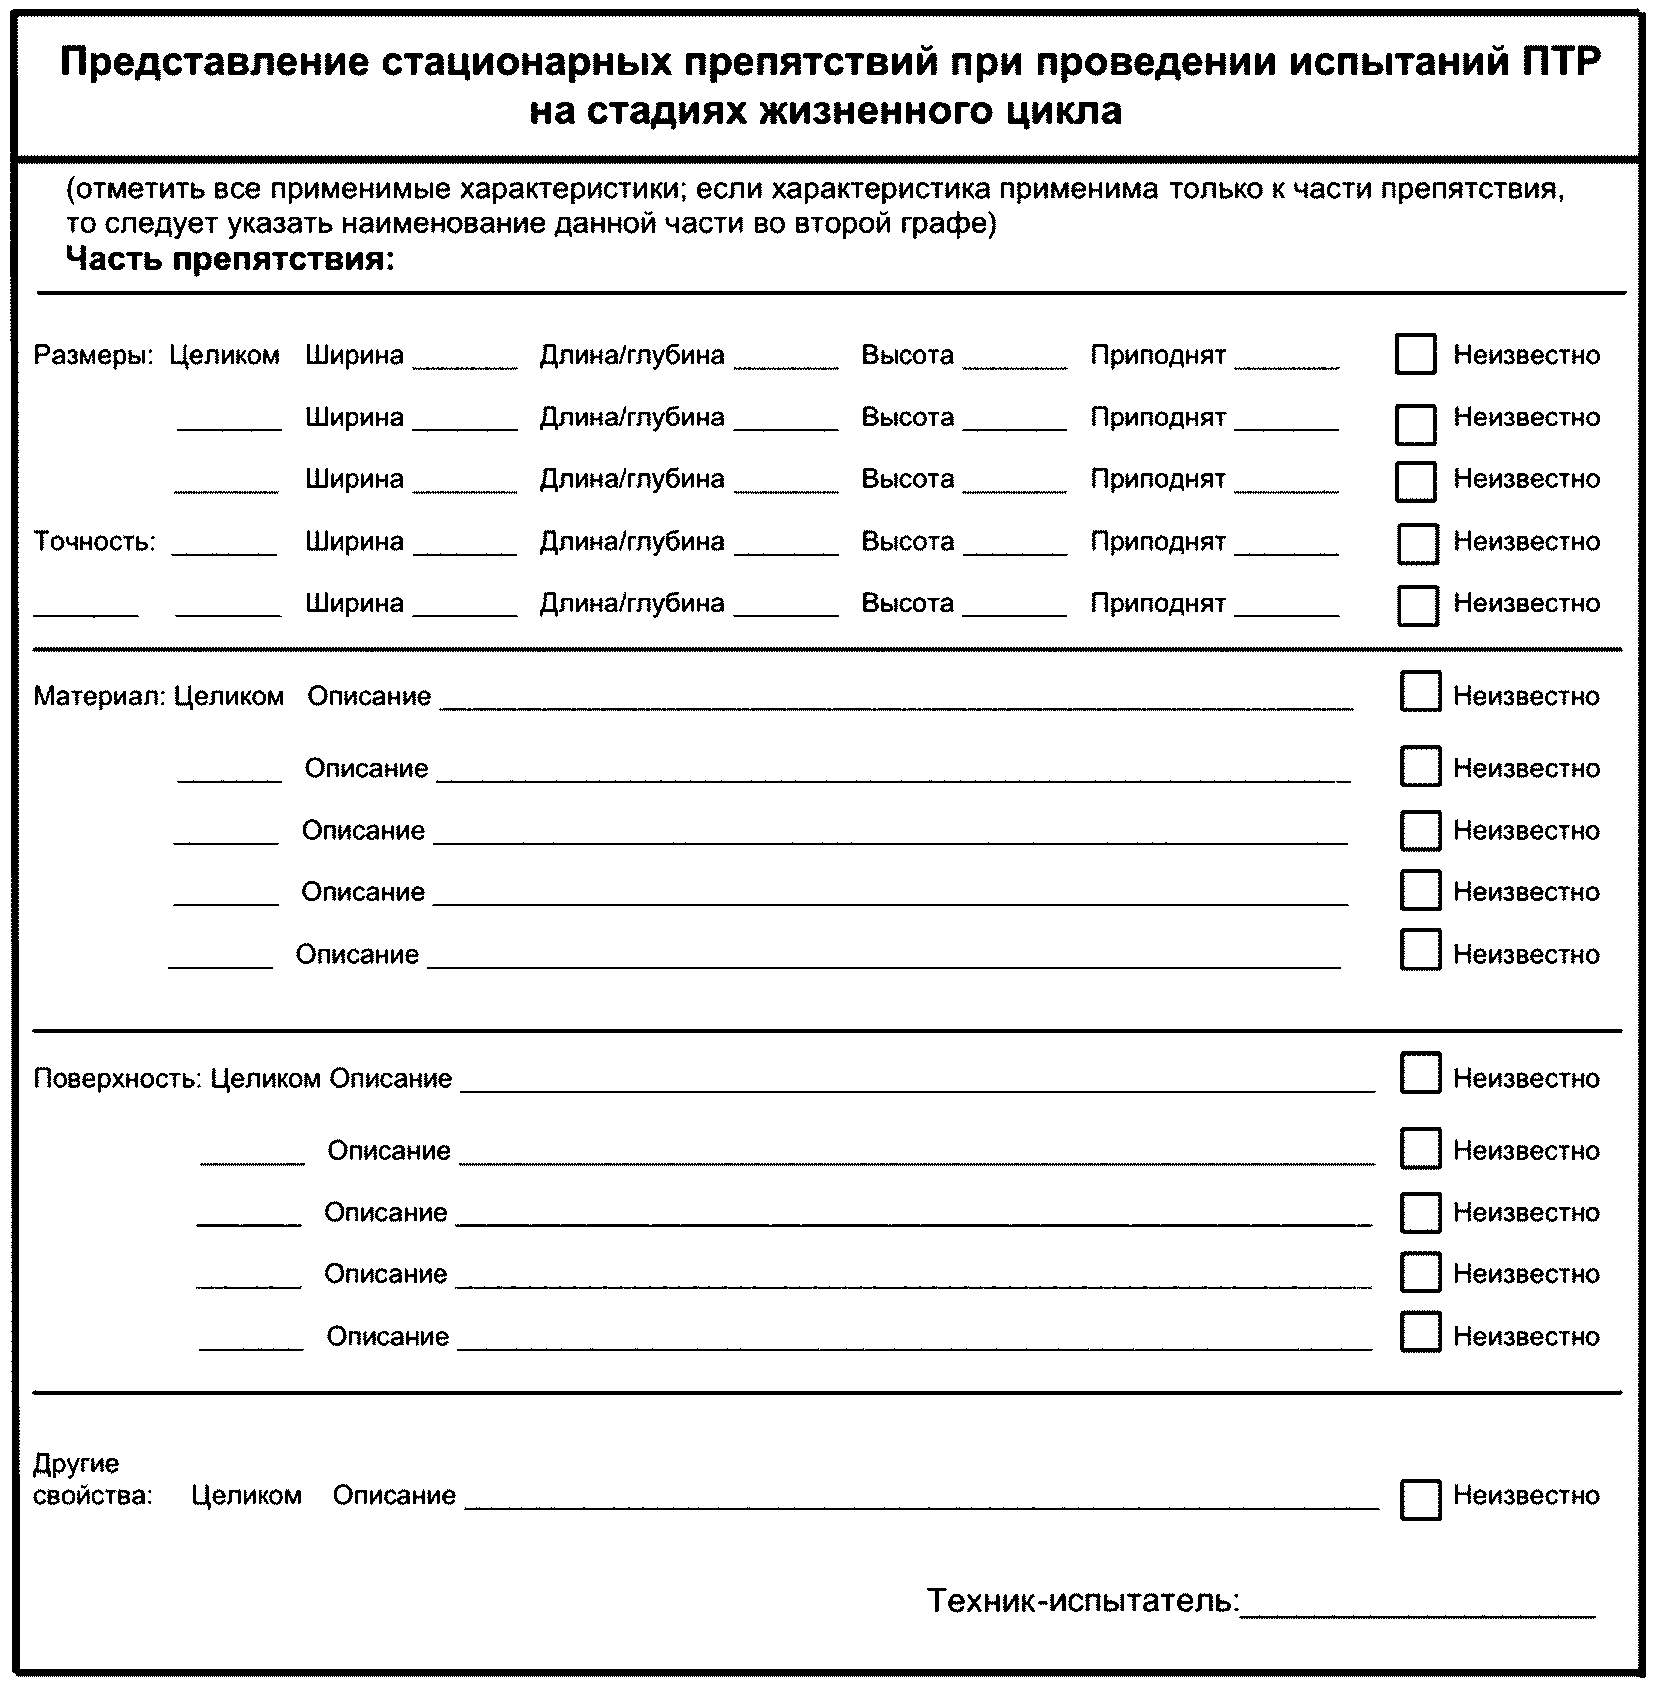
6.1 Конкретная форма протокола испытаний не стандартизирована. Поэтому применяемые формы протокола испытаний могут быть разными, но при этом они должны соответствовать требованиям настоящего стандарта. На рисунке 6 представлен пример незаполненного протокола испытаний, соответствующего настоящему стандарту.
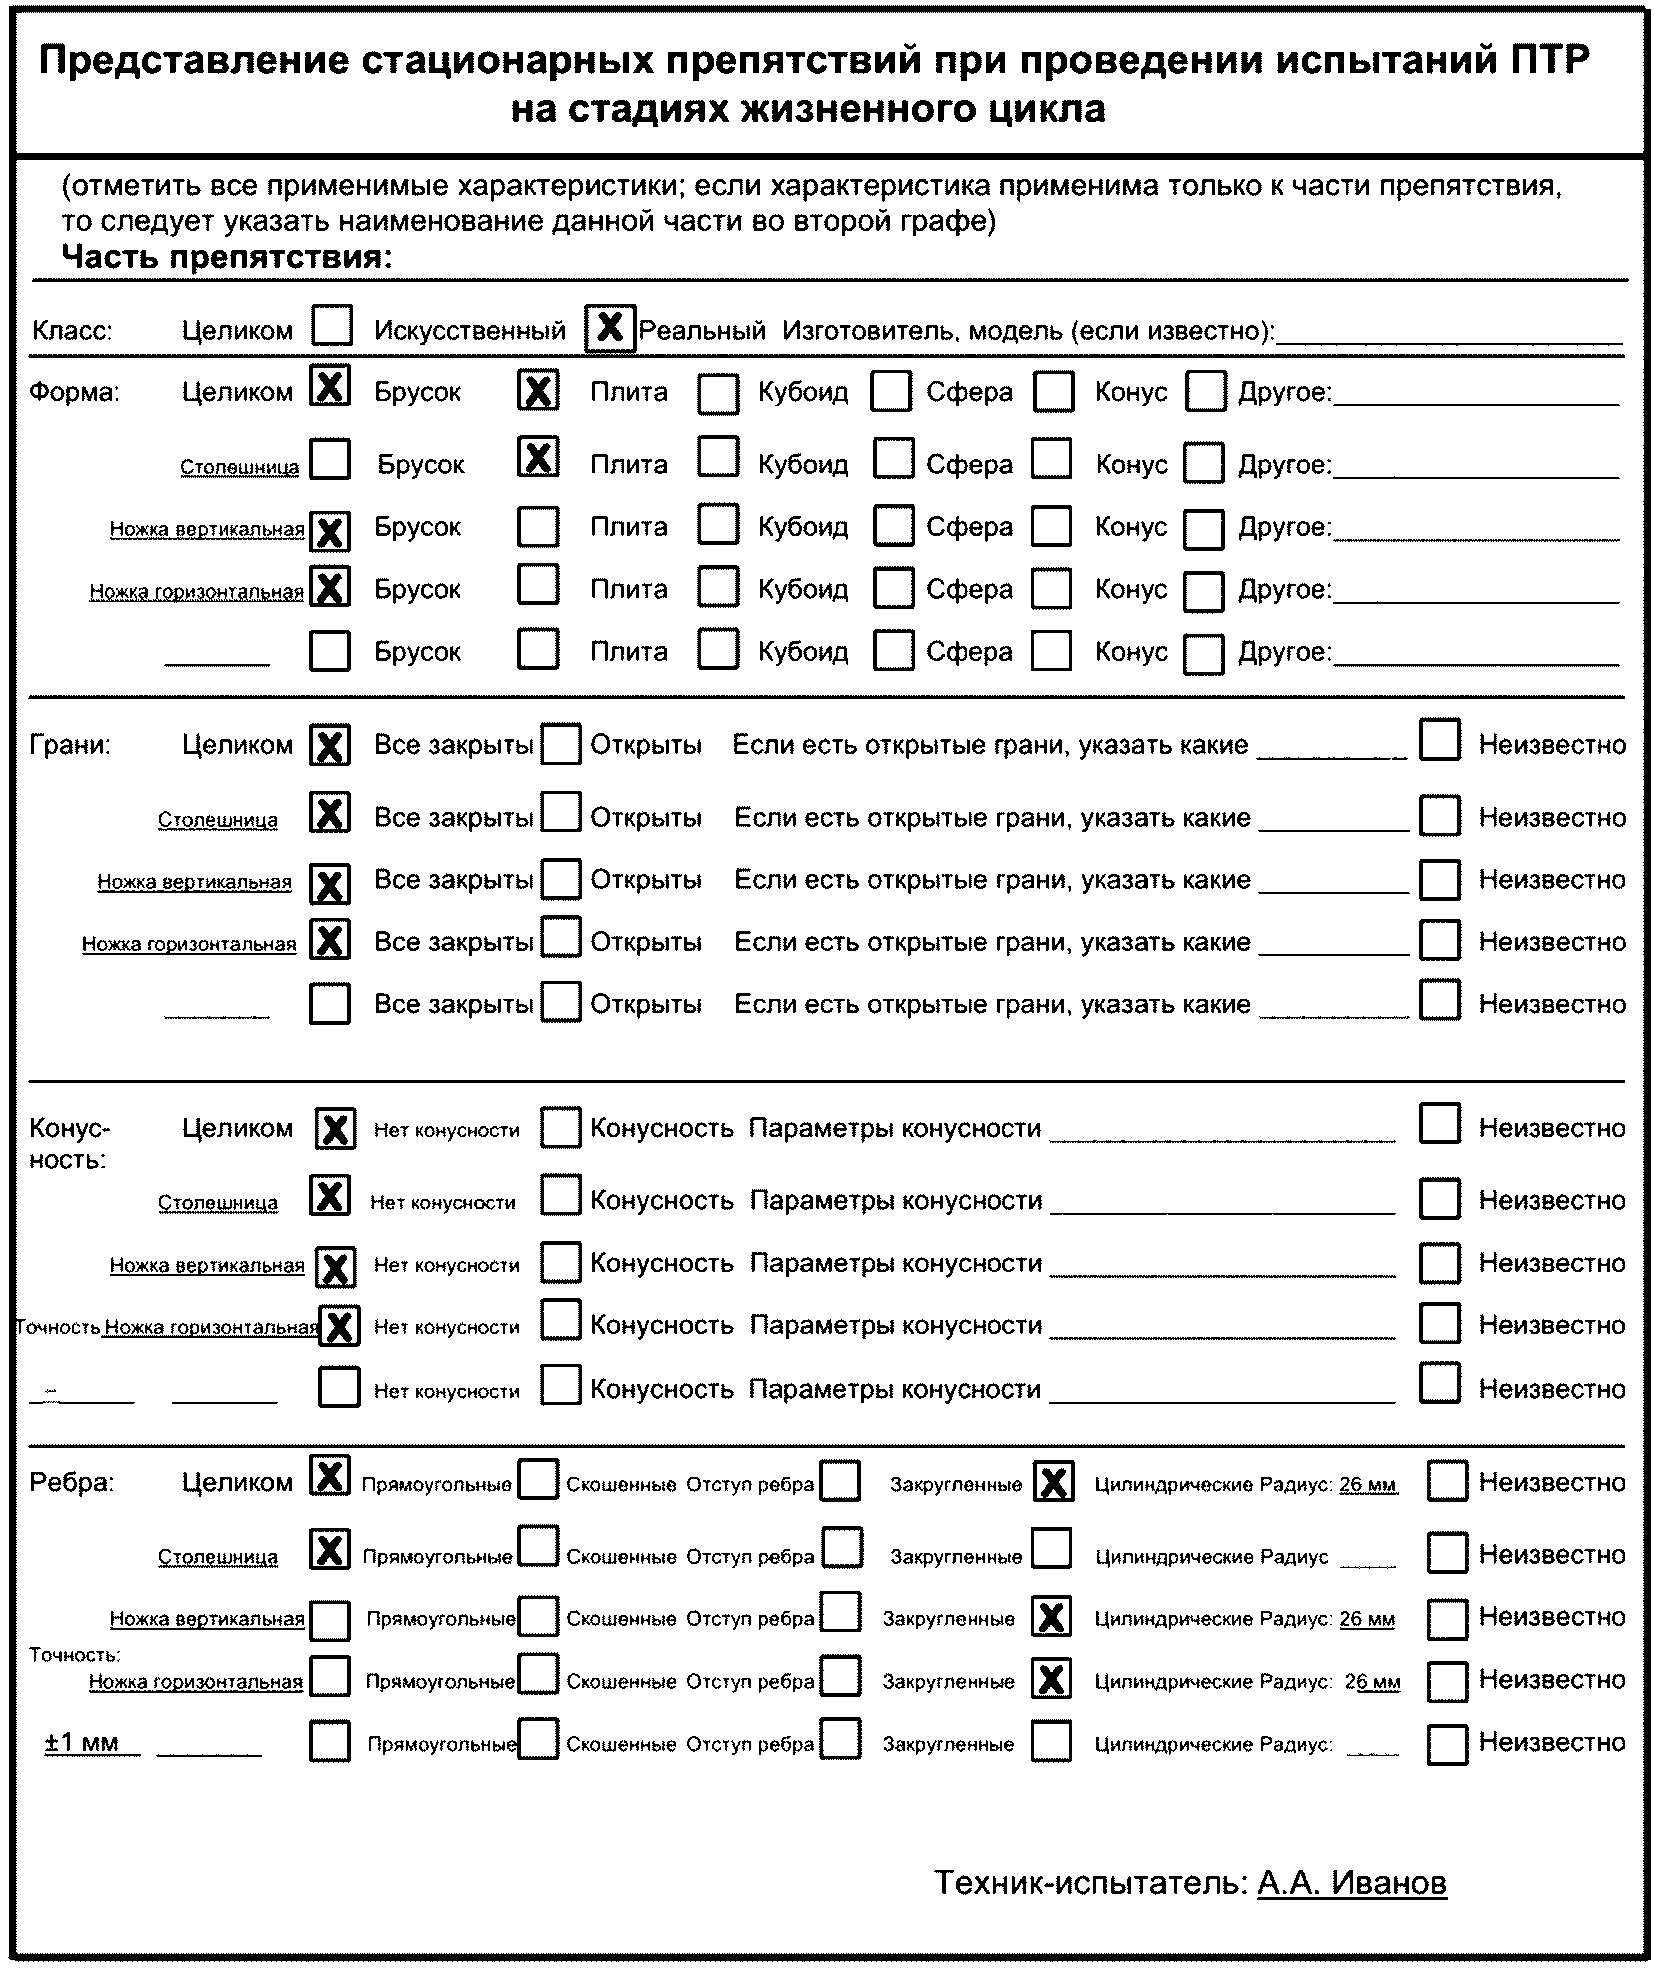
6.2 Некоторые примеры заполненных протоколов испытаний представлены в приложении X.1.3.
(справочное)
X.1.1 Примеры покрытий поверхности
X.1.1.1 Матовый черный — Внешняя отражательная способность поверхности 6% или менее и оптическая плотность 1,22 или более.
X.1.1.2 Отражающая — Несколько примеров, которые можно использовать для квалификации поверхности как отражающей:
X.1.1.2.1 Блестящая, высокоотражающая; отражательная способность внешней поверхности 80% или выше.
X.1.1.2.2 Черная поверхность со значением диффузного отражения ниже 5% на рабочей длине волны VBPDPP (ГОСТ IEC 61496-1).
X.1.1.2.3 Белая поверхность со значением диффузного отражения в диапазоне от 80% до 90% на рабочей длине волны VBPDPP (ГОСТ IEC 61496-1).
X.1.1.2.4 Световозвращающая поверхность, соответствующая требованиям к световозвращающему материалу с отдельными характеристиками по ГОСТ 12.4.281 или эквивалентному (ГОСТ IEC 61496-1).
X.1.2 Базовое испытание по обнаружению препятствий
X.1.2.1 Далее описано базовое испытание, которое можно использовать для определения того, могут ли датчики ПТР обнаружить препятствие в неподвижном состоянии. Рекомендуется проводить это испытание до использования препятствий при проведении испытаний, установленных в других стандартах, в которых ПТР требуется избежать столкновения с препятствиями.
X.1.2.2 Если препятствие может быть обнаружено ПТР во время данного испытания, то препятствие также может быть обнаружено ПТР при выполнении другого задания, при выполнении которого достигается аналогичное позиционирование ПТР.
X.1.2.3 Перед проведением данного испытания необходимо сначала изготовить препятствие или выбрать реальный объект, как описано в разделе 5.
X.1.2.4 Порядок проведения испытания:
X.1.2.4.1 Расположить ПТР и препятствие во внешней среде так, чтобы ПТР, как ожидается, обнаружил препятствие во время работы.
X.1.2.4.2 Условия внешней среды следует измерить и зафиксировать в соответствии с ГОСТ Р 60.4.3.2, если это необходимо.
X.1.2.4.3 Включить ПТР, как если бы он начинал выполнять задание.
X.1.2.4.4 Определить, используя программное обеспечение ПТР, обнаружено препятствие или нет.
X.1.2.4.5 При необходимости изменить положение ПТР и/или препятствия и повторить шаг X.1.2.4.4.
X.1.3 Примеры заполнения протокола испытаний
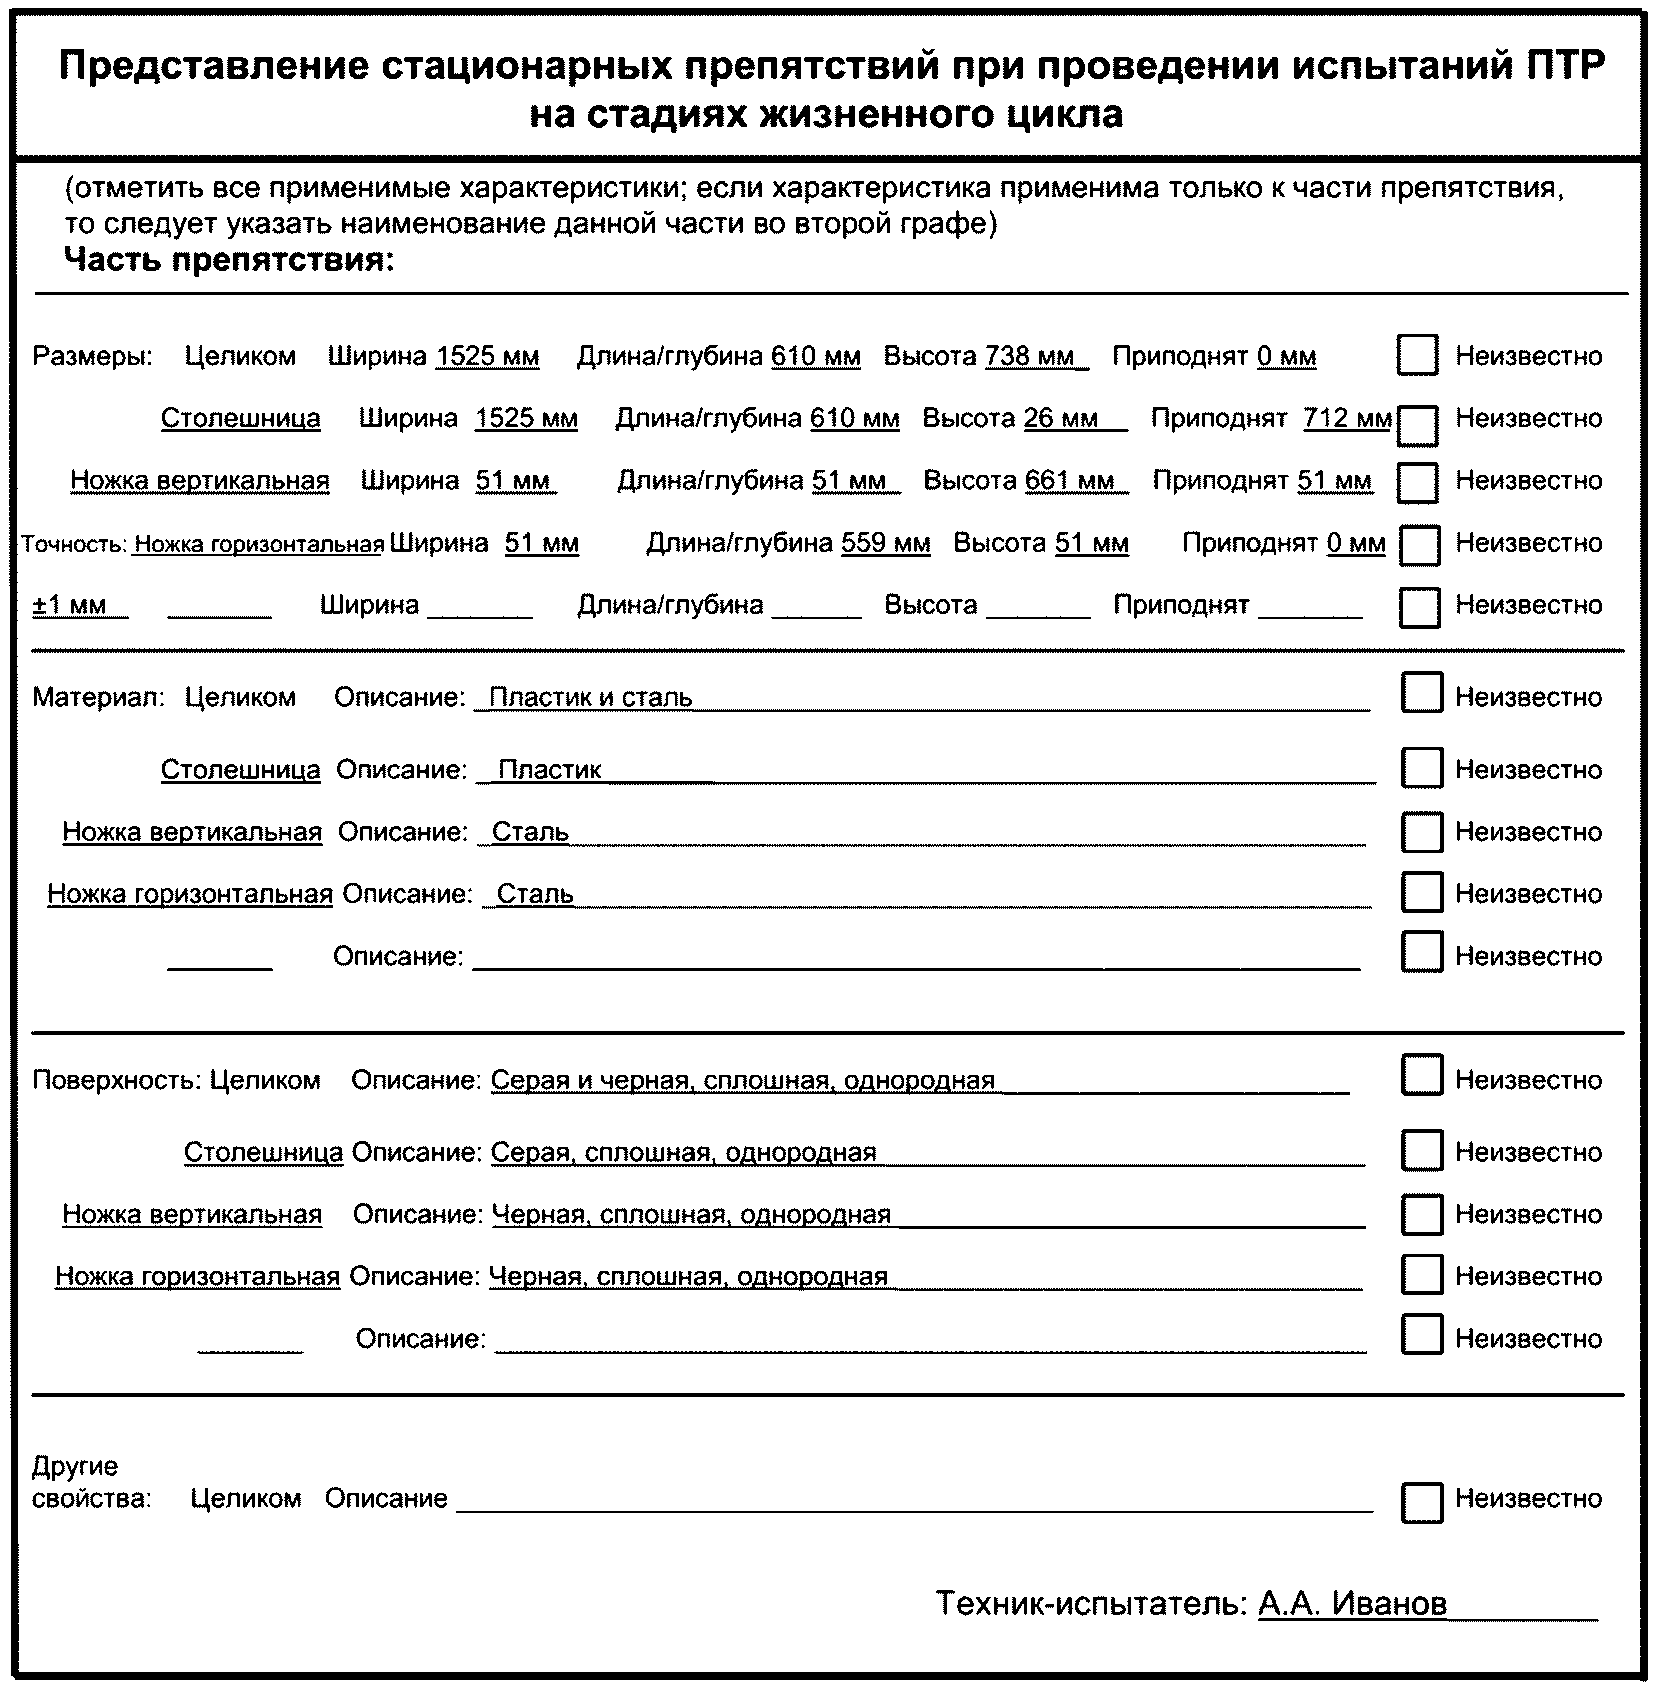
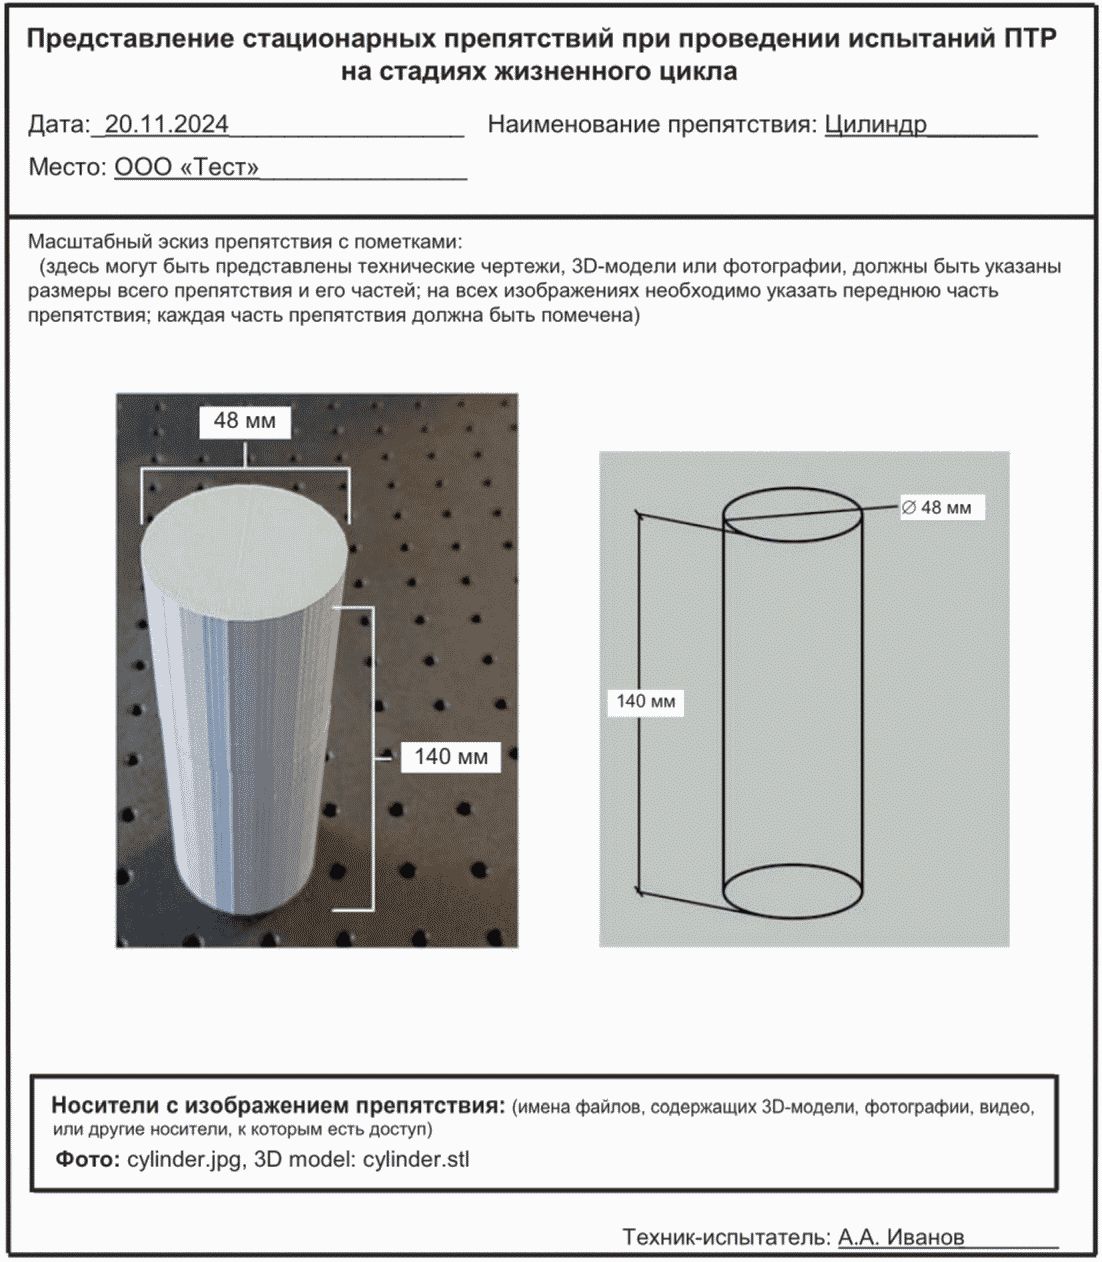
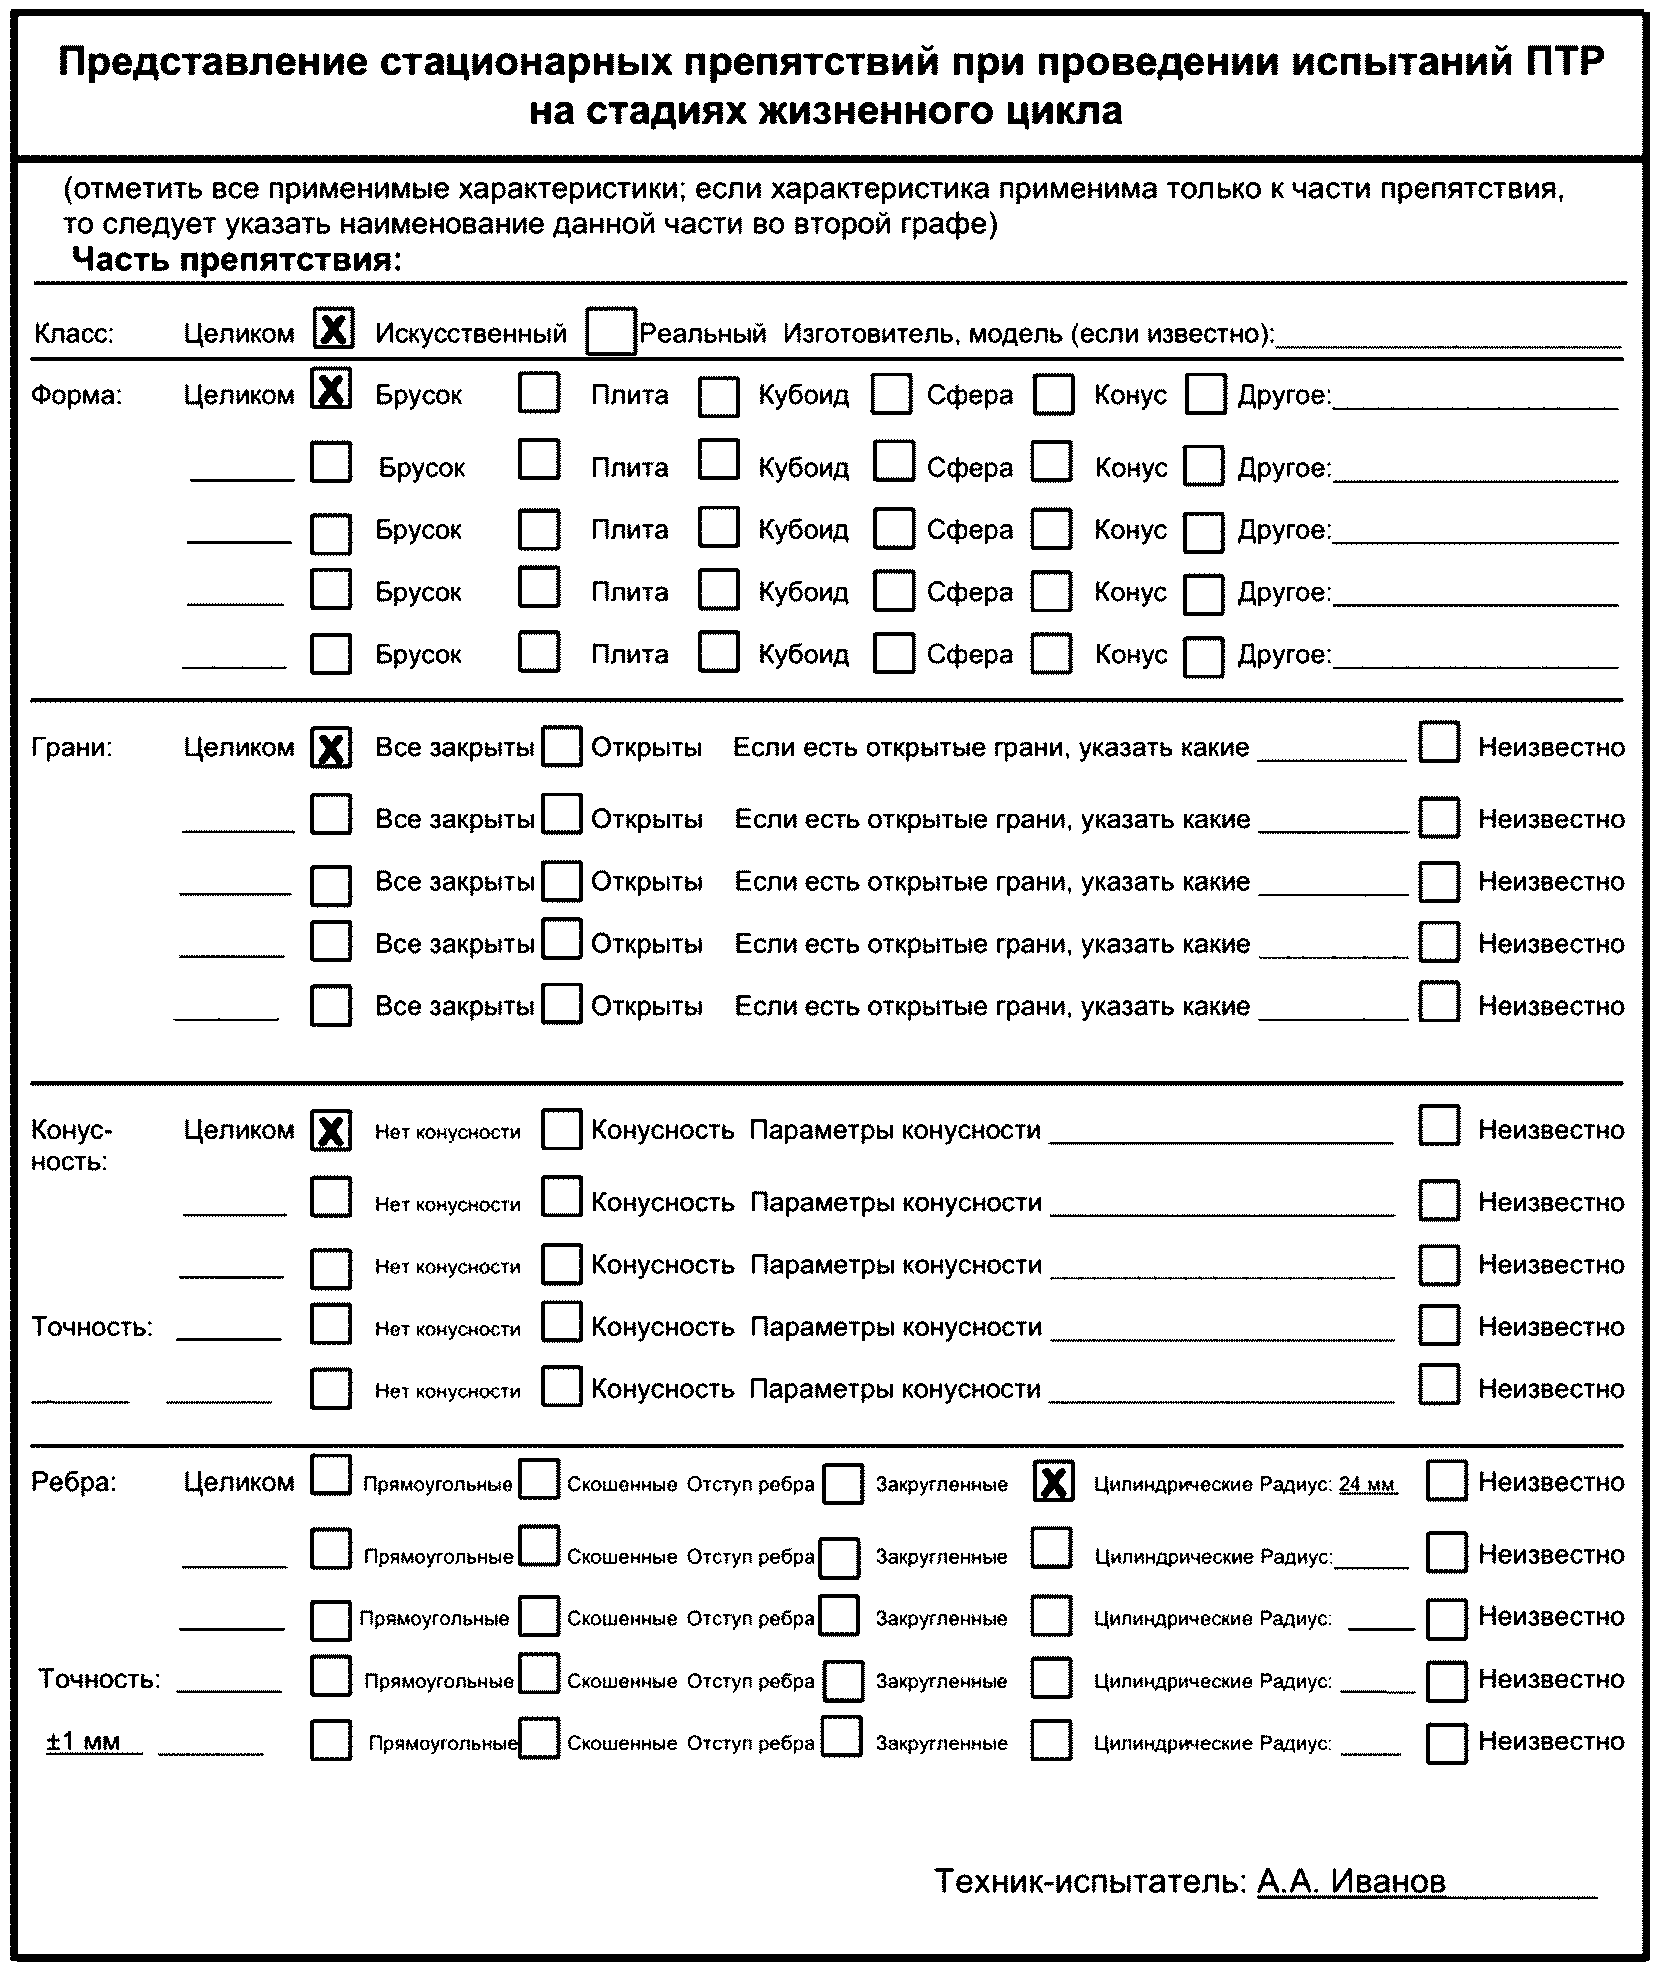
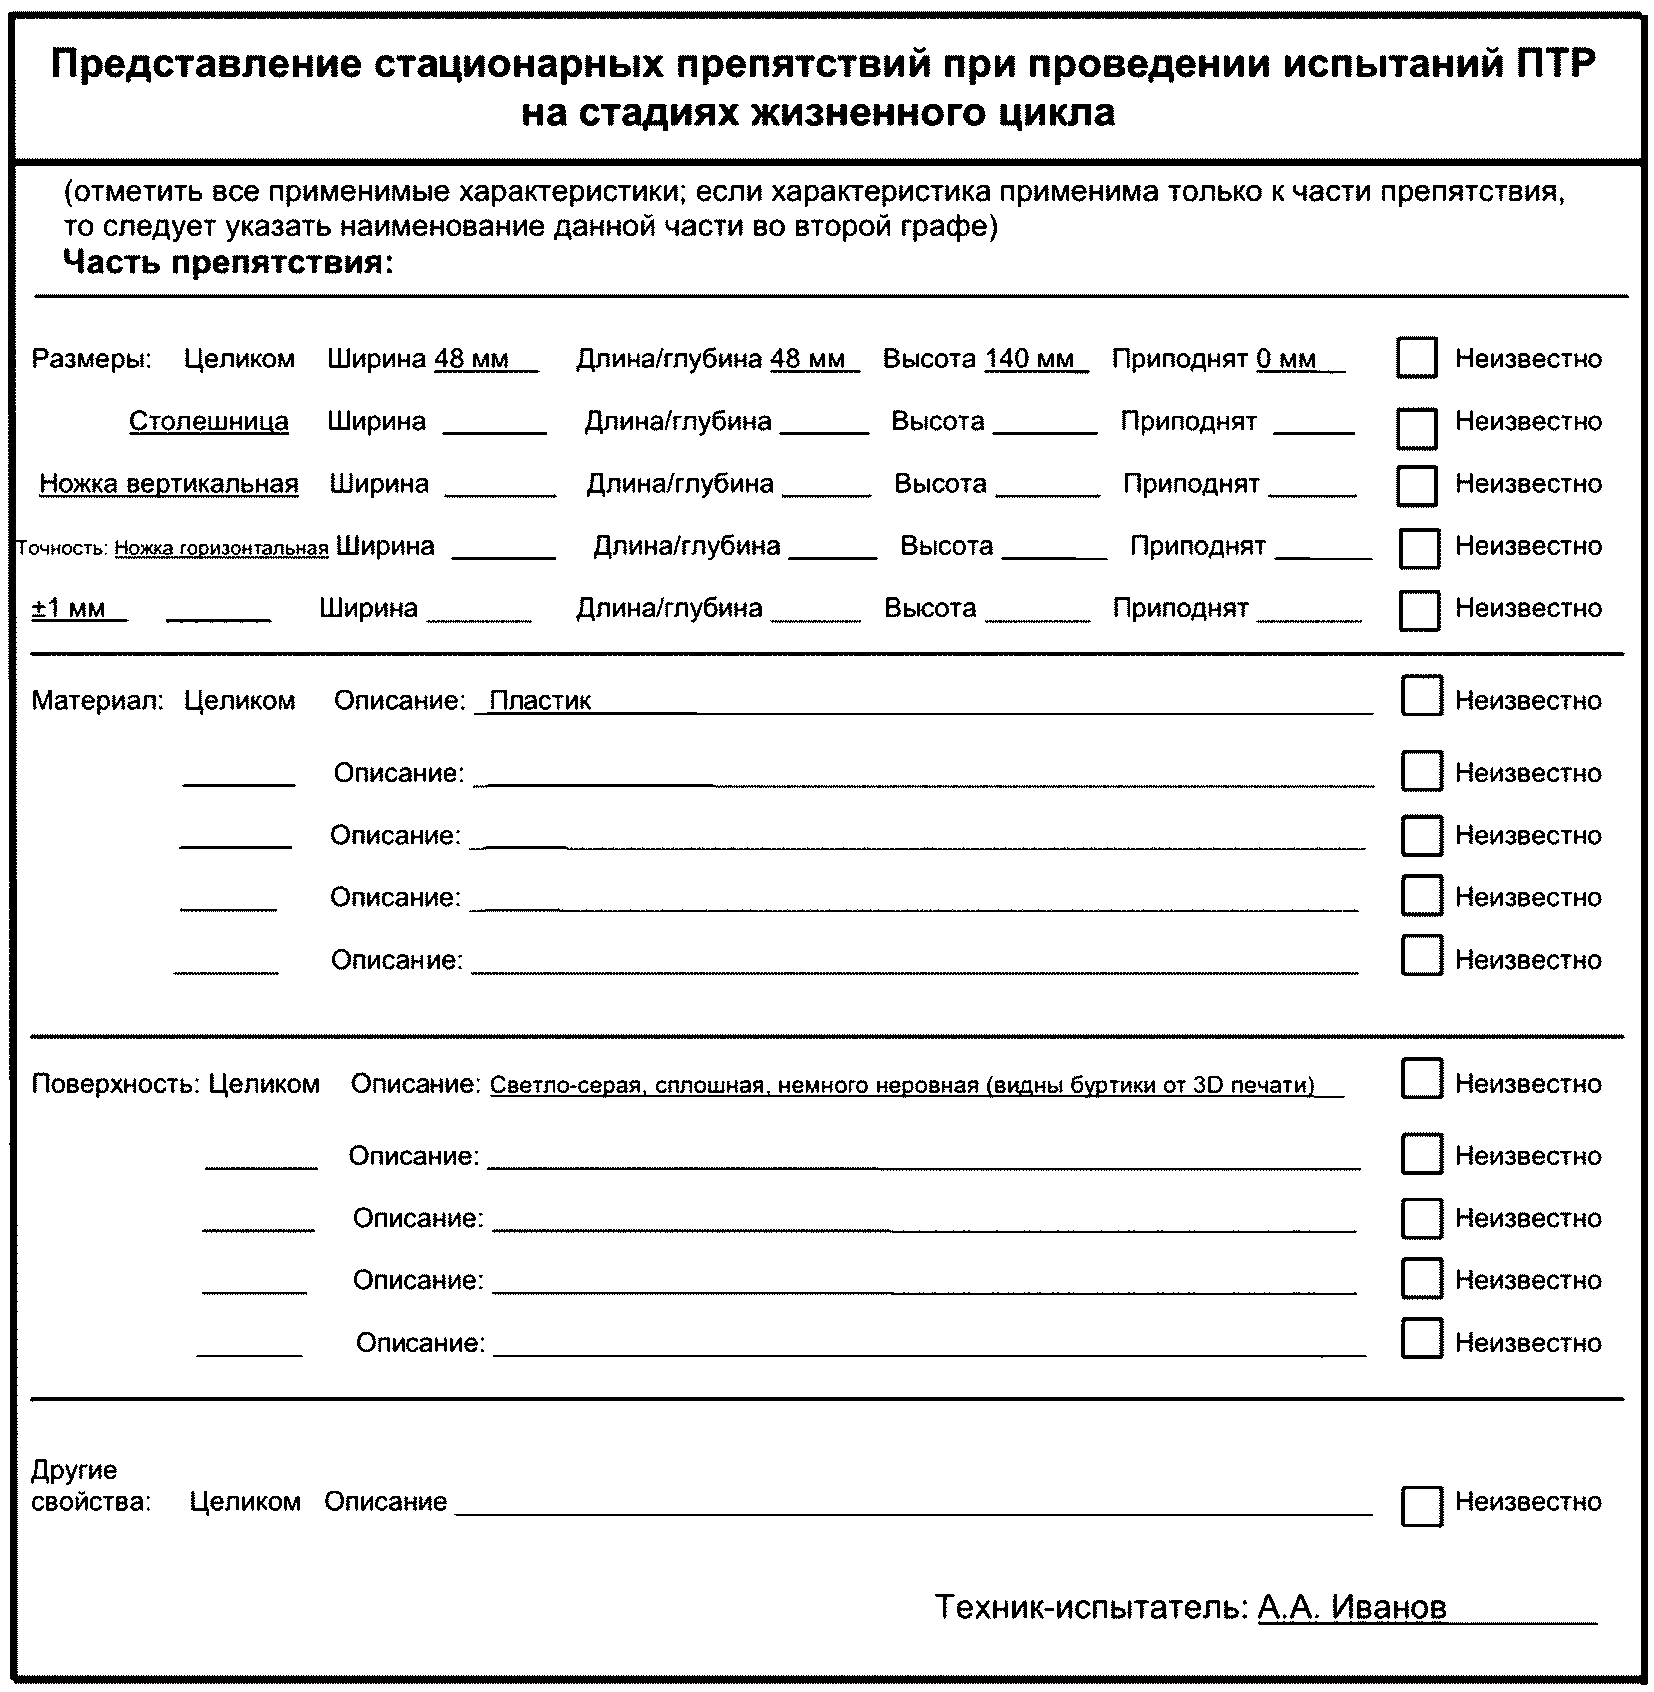
Далее показаны четыре примера протокола испытаний, в которых представлены три реальных препятствия (небольшой поддон, зубцы вилочного погрузчика и стол) и одно искусственное препятствие (цилиндр). Они приведены для демонстрации того, как настоящий стандарт может быть использован для описания препятствий.
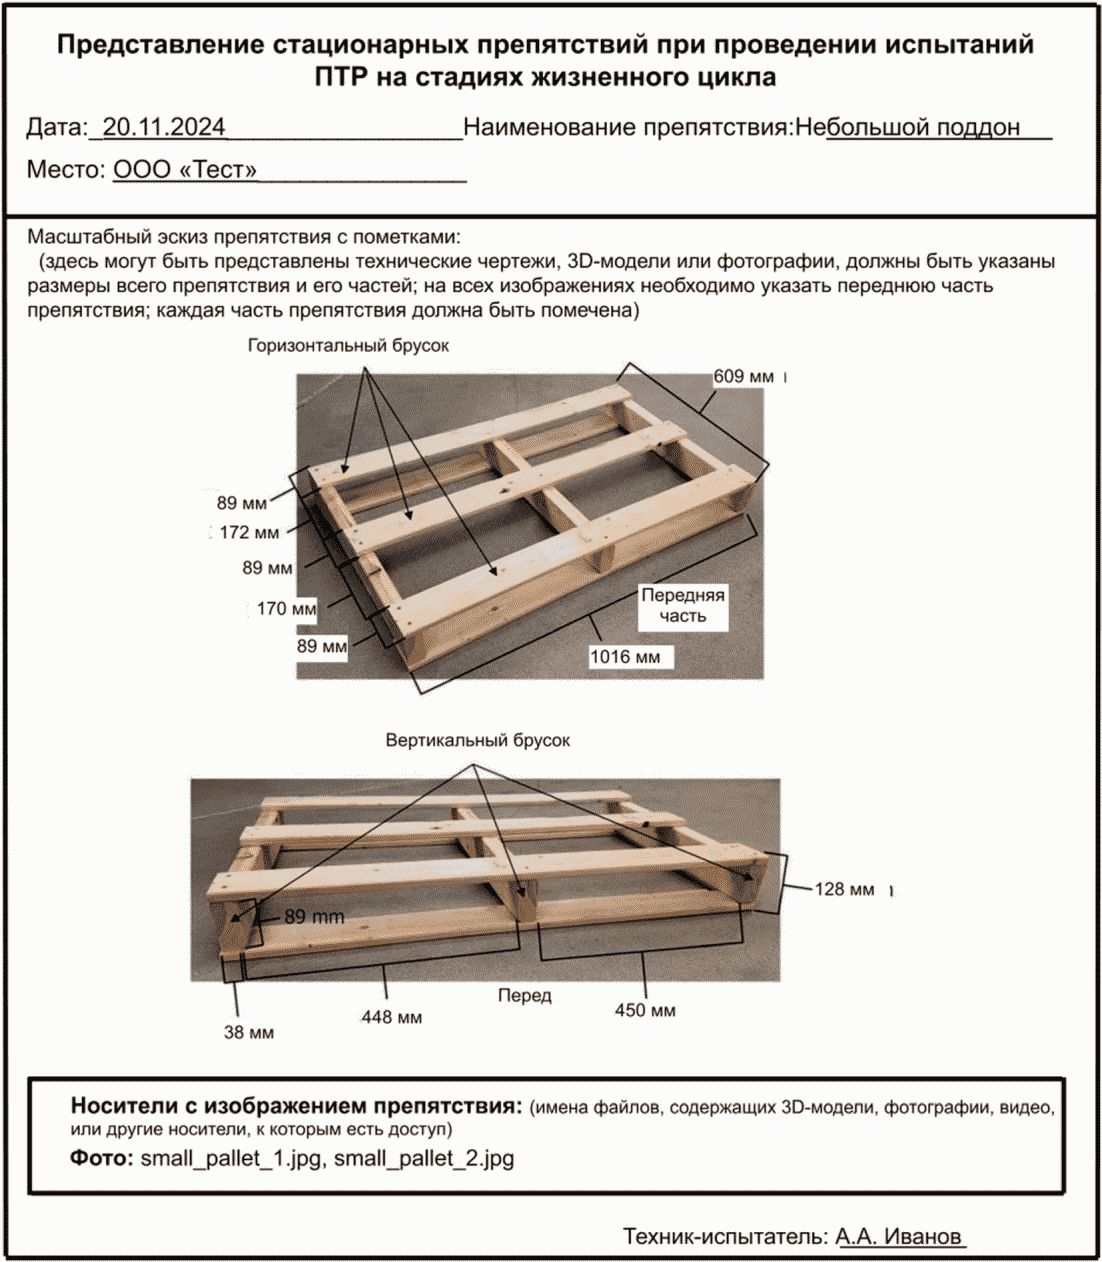
Рисунок X.1.1 — Пример протокола испытаний для препятствия
в виде небольшого поддона
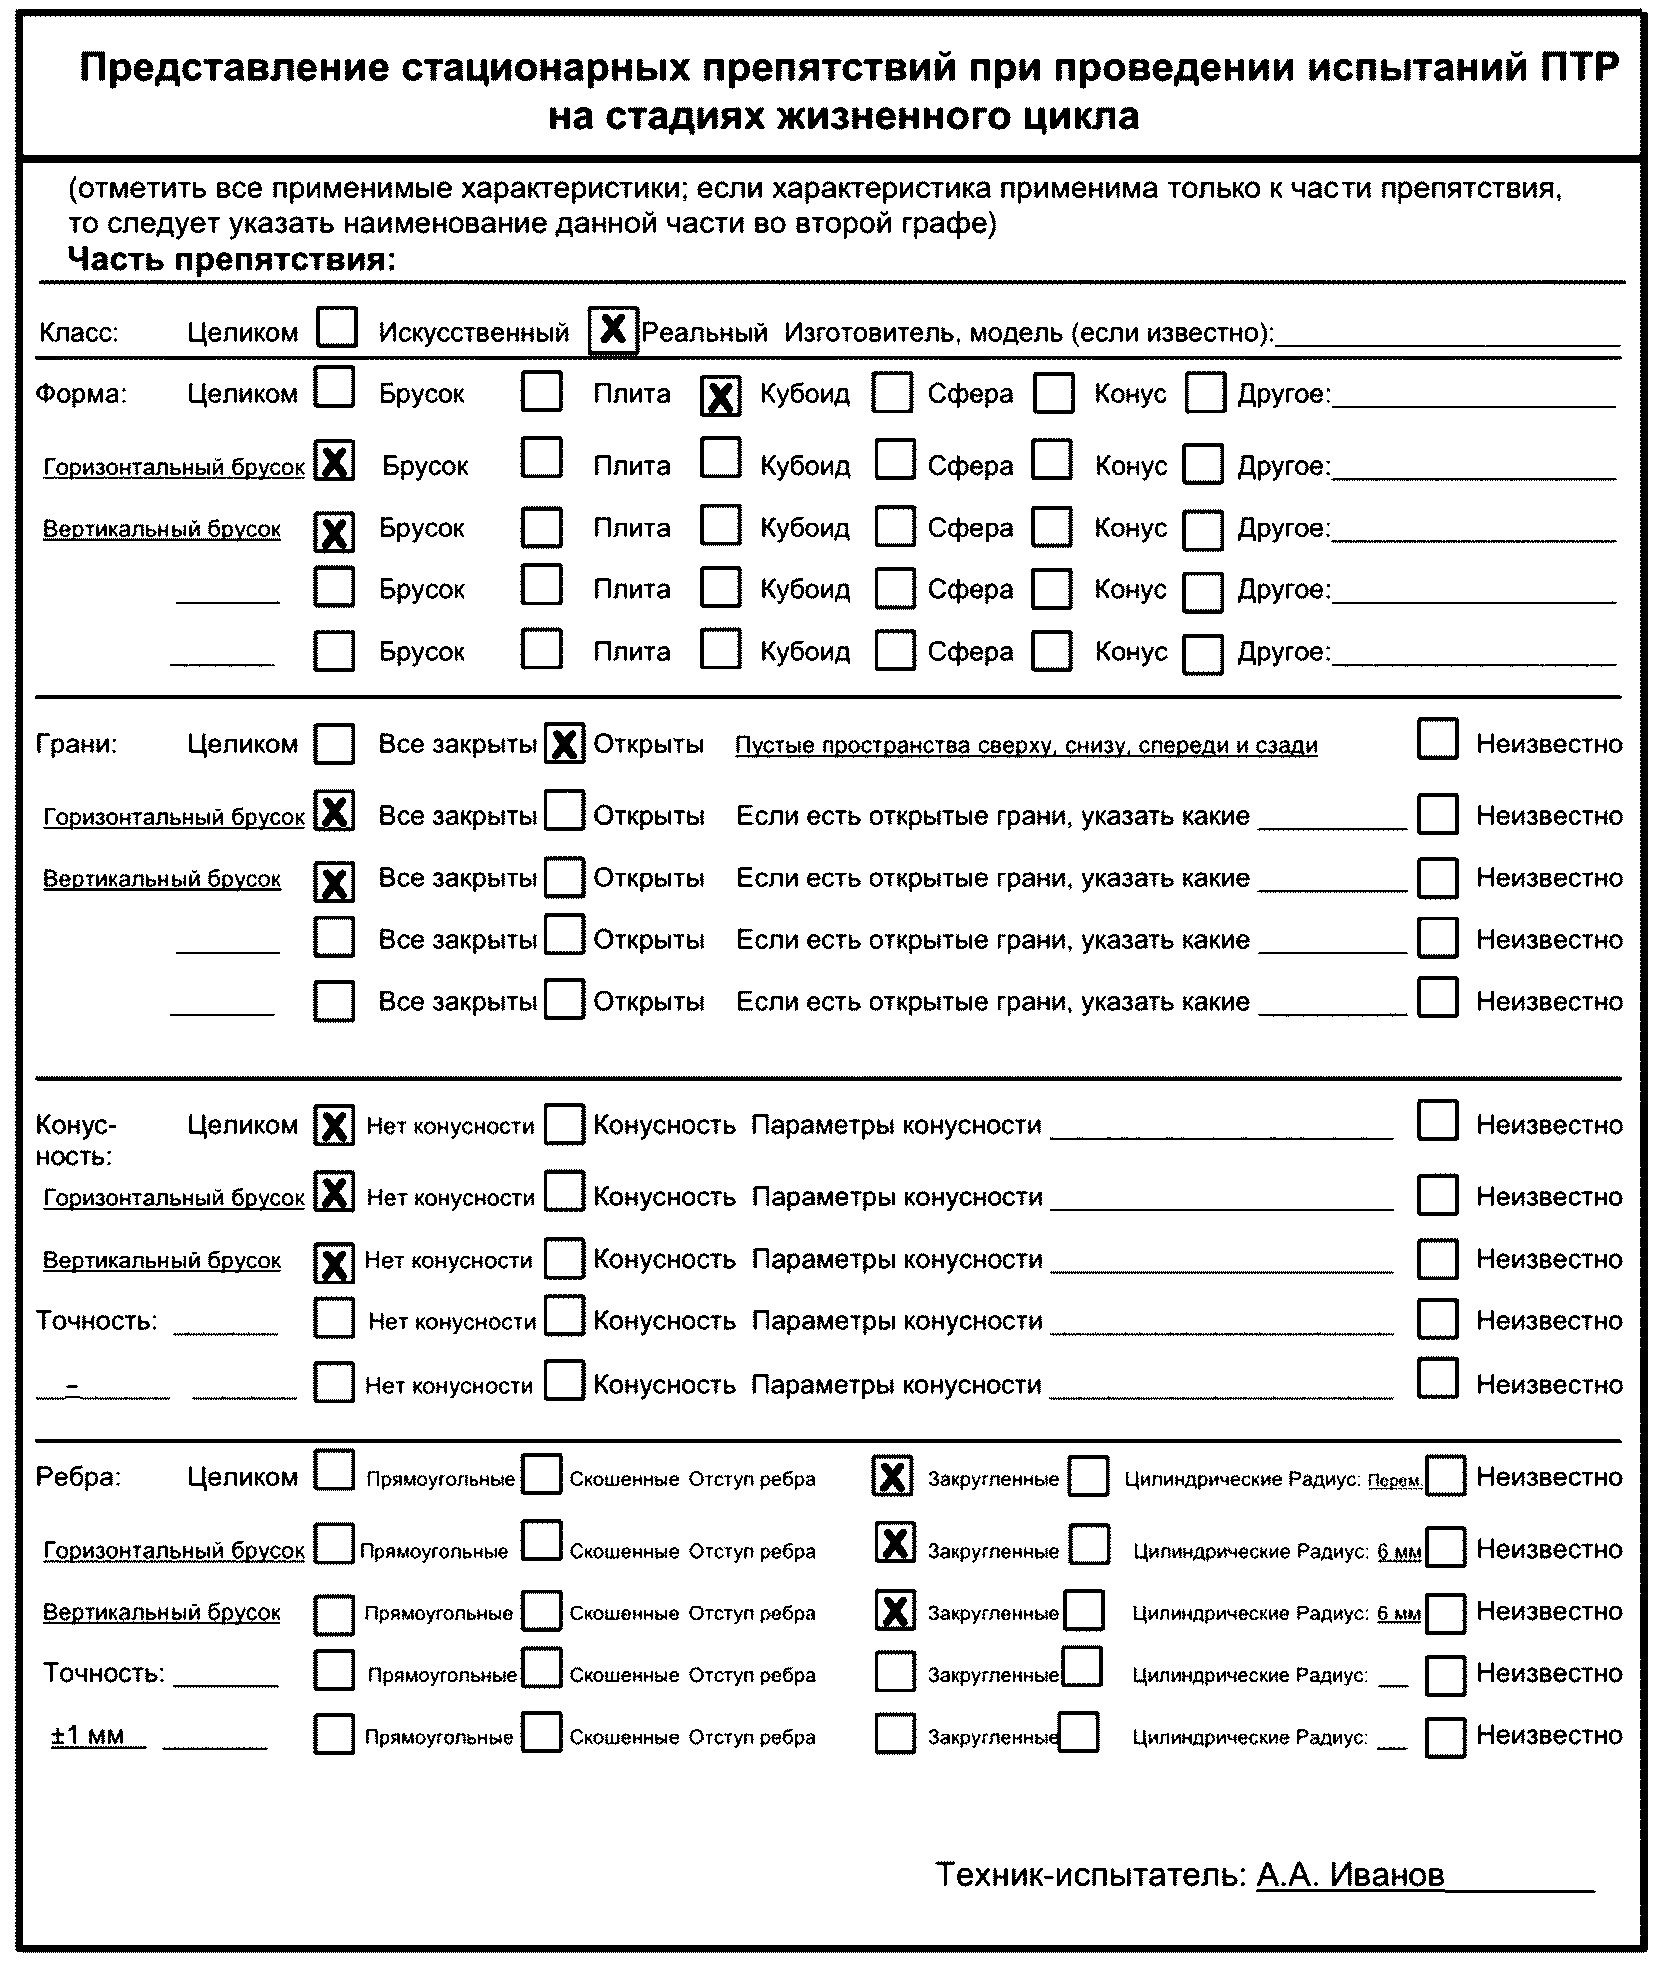
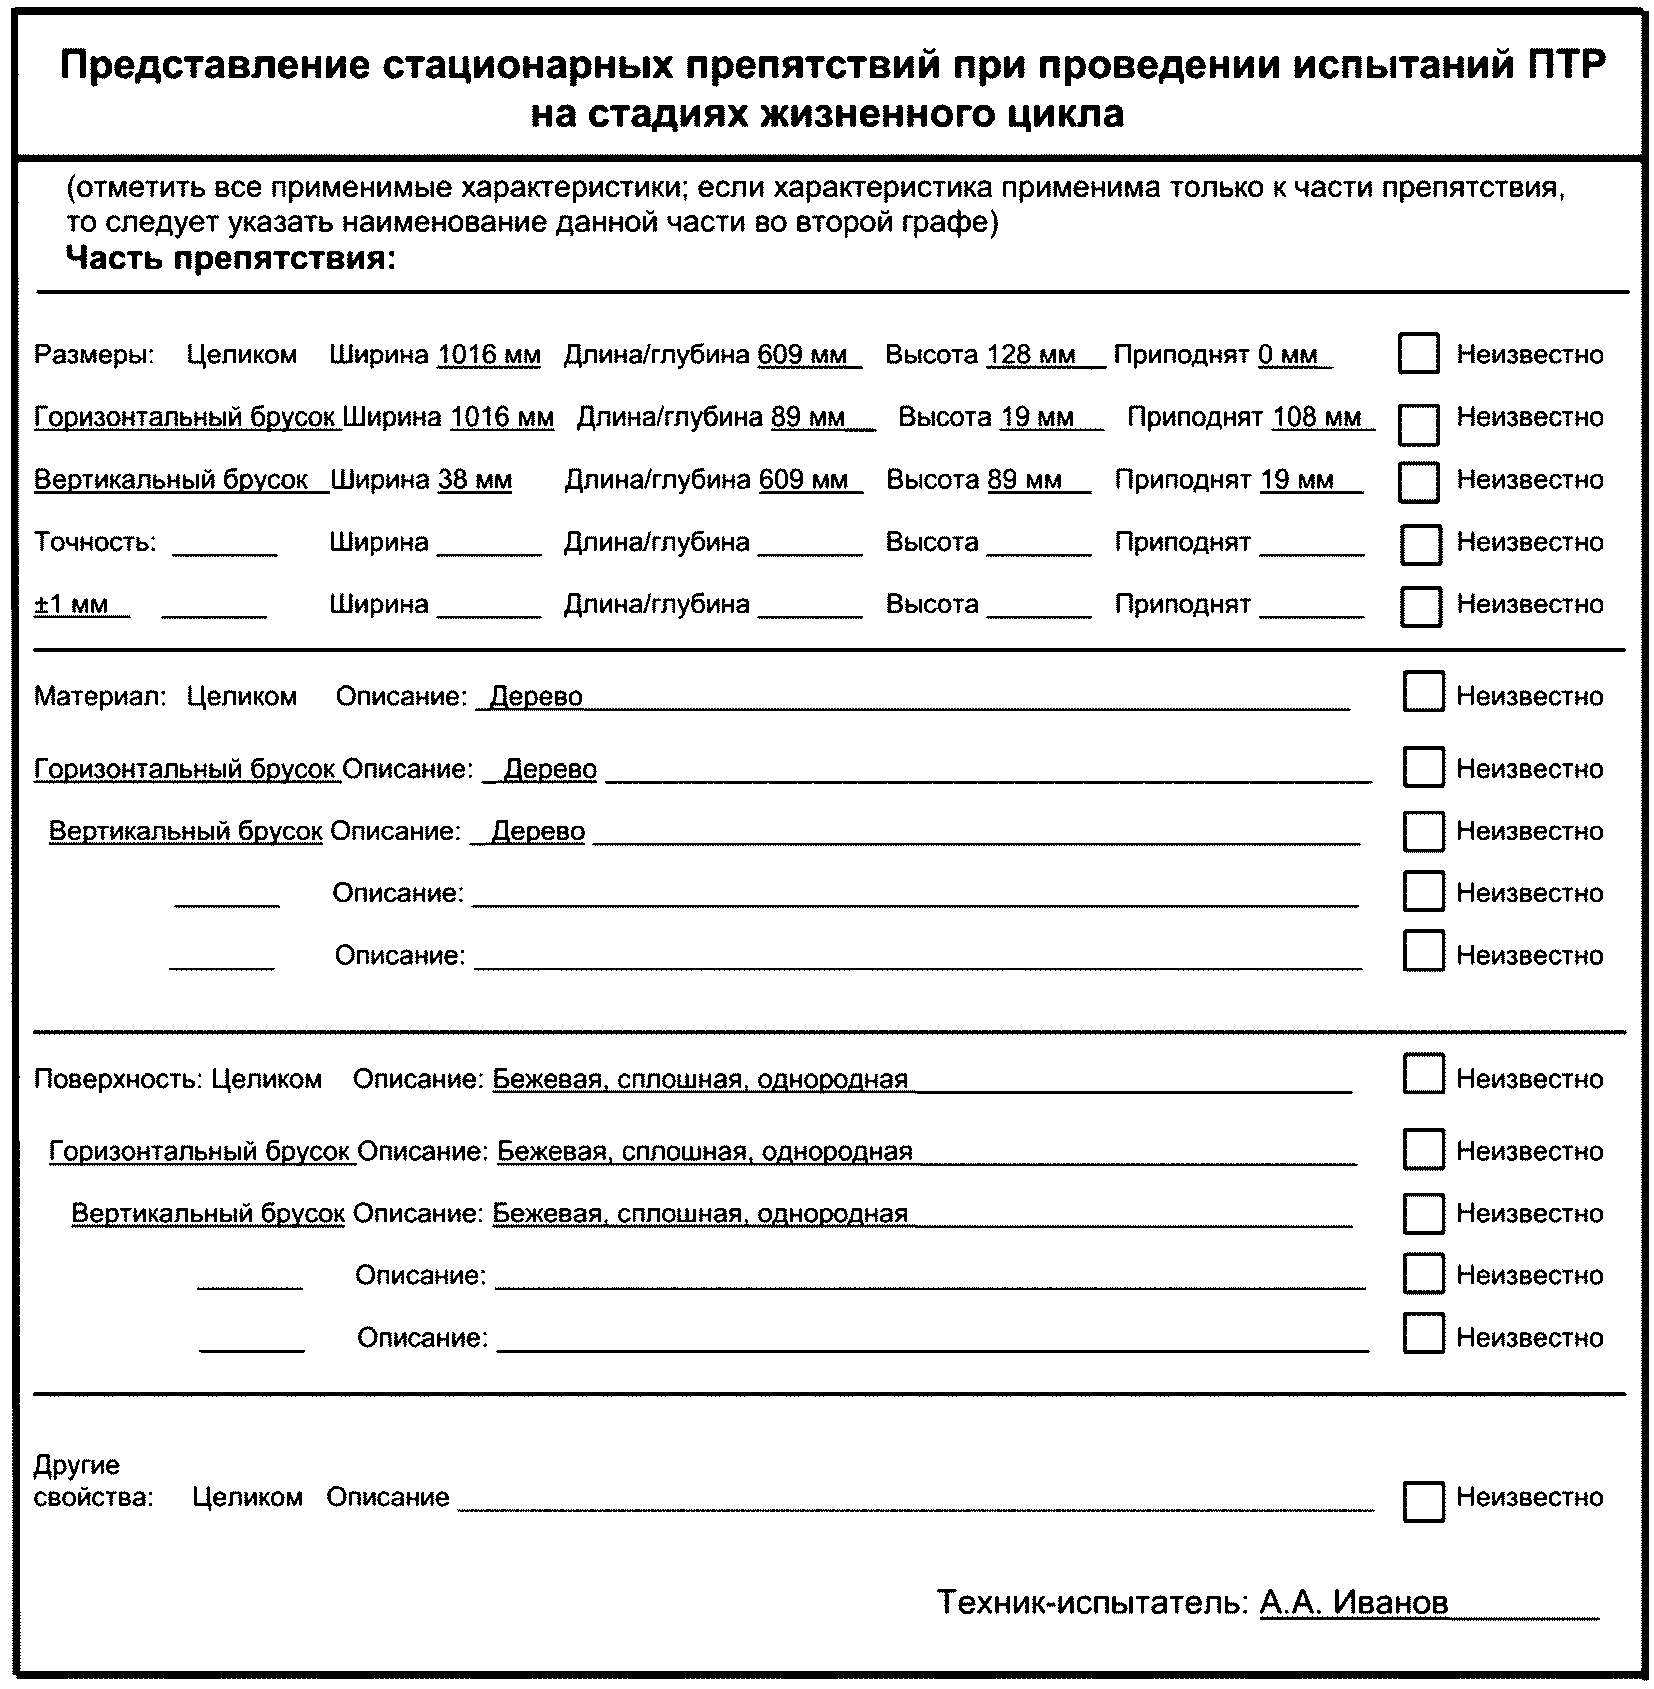
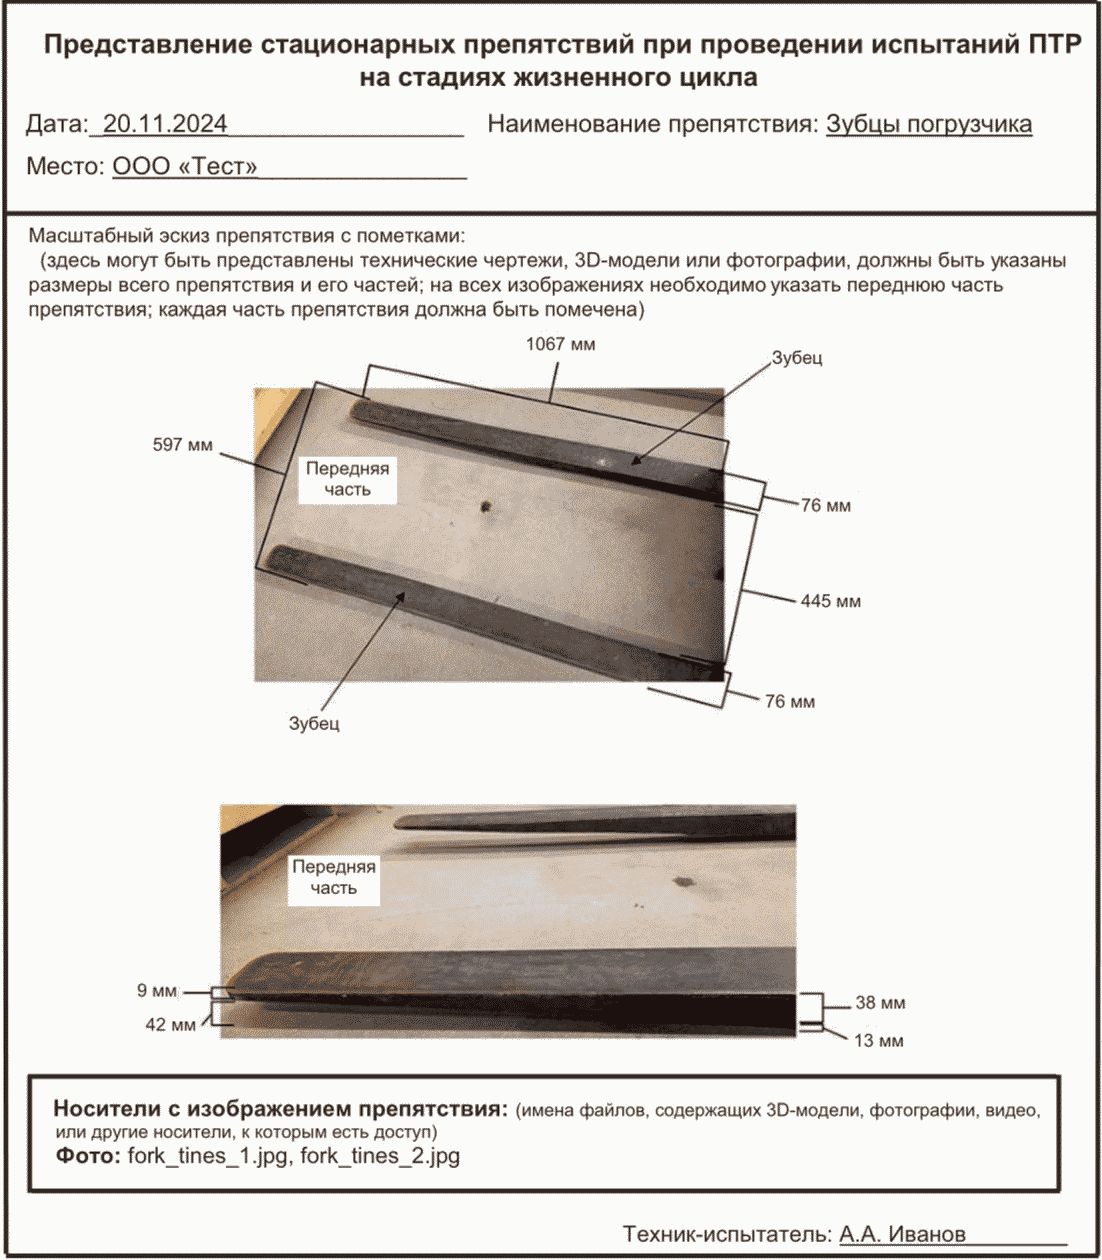
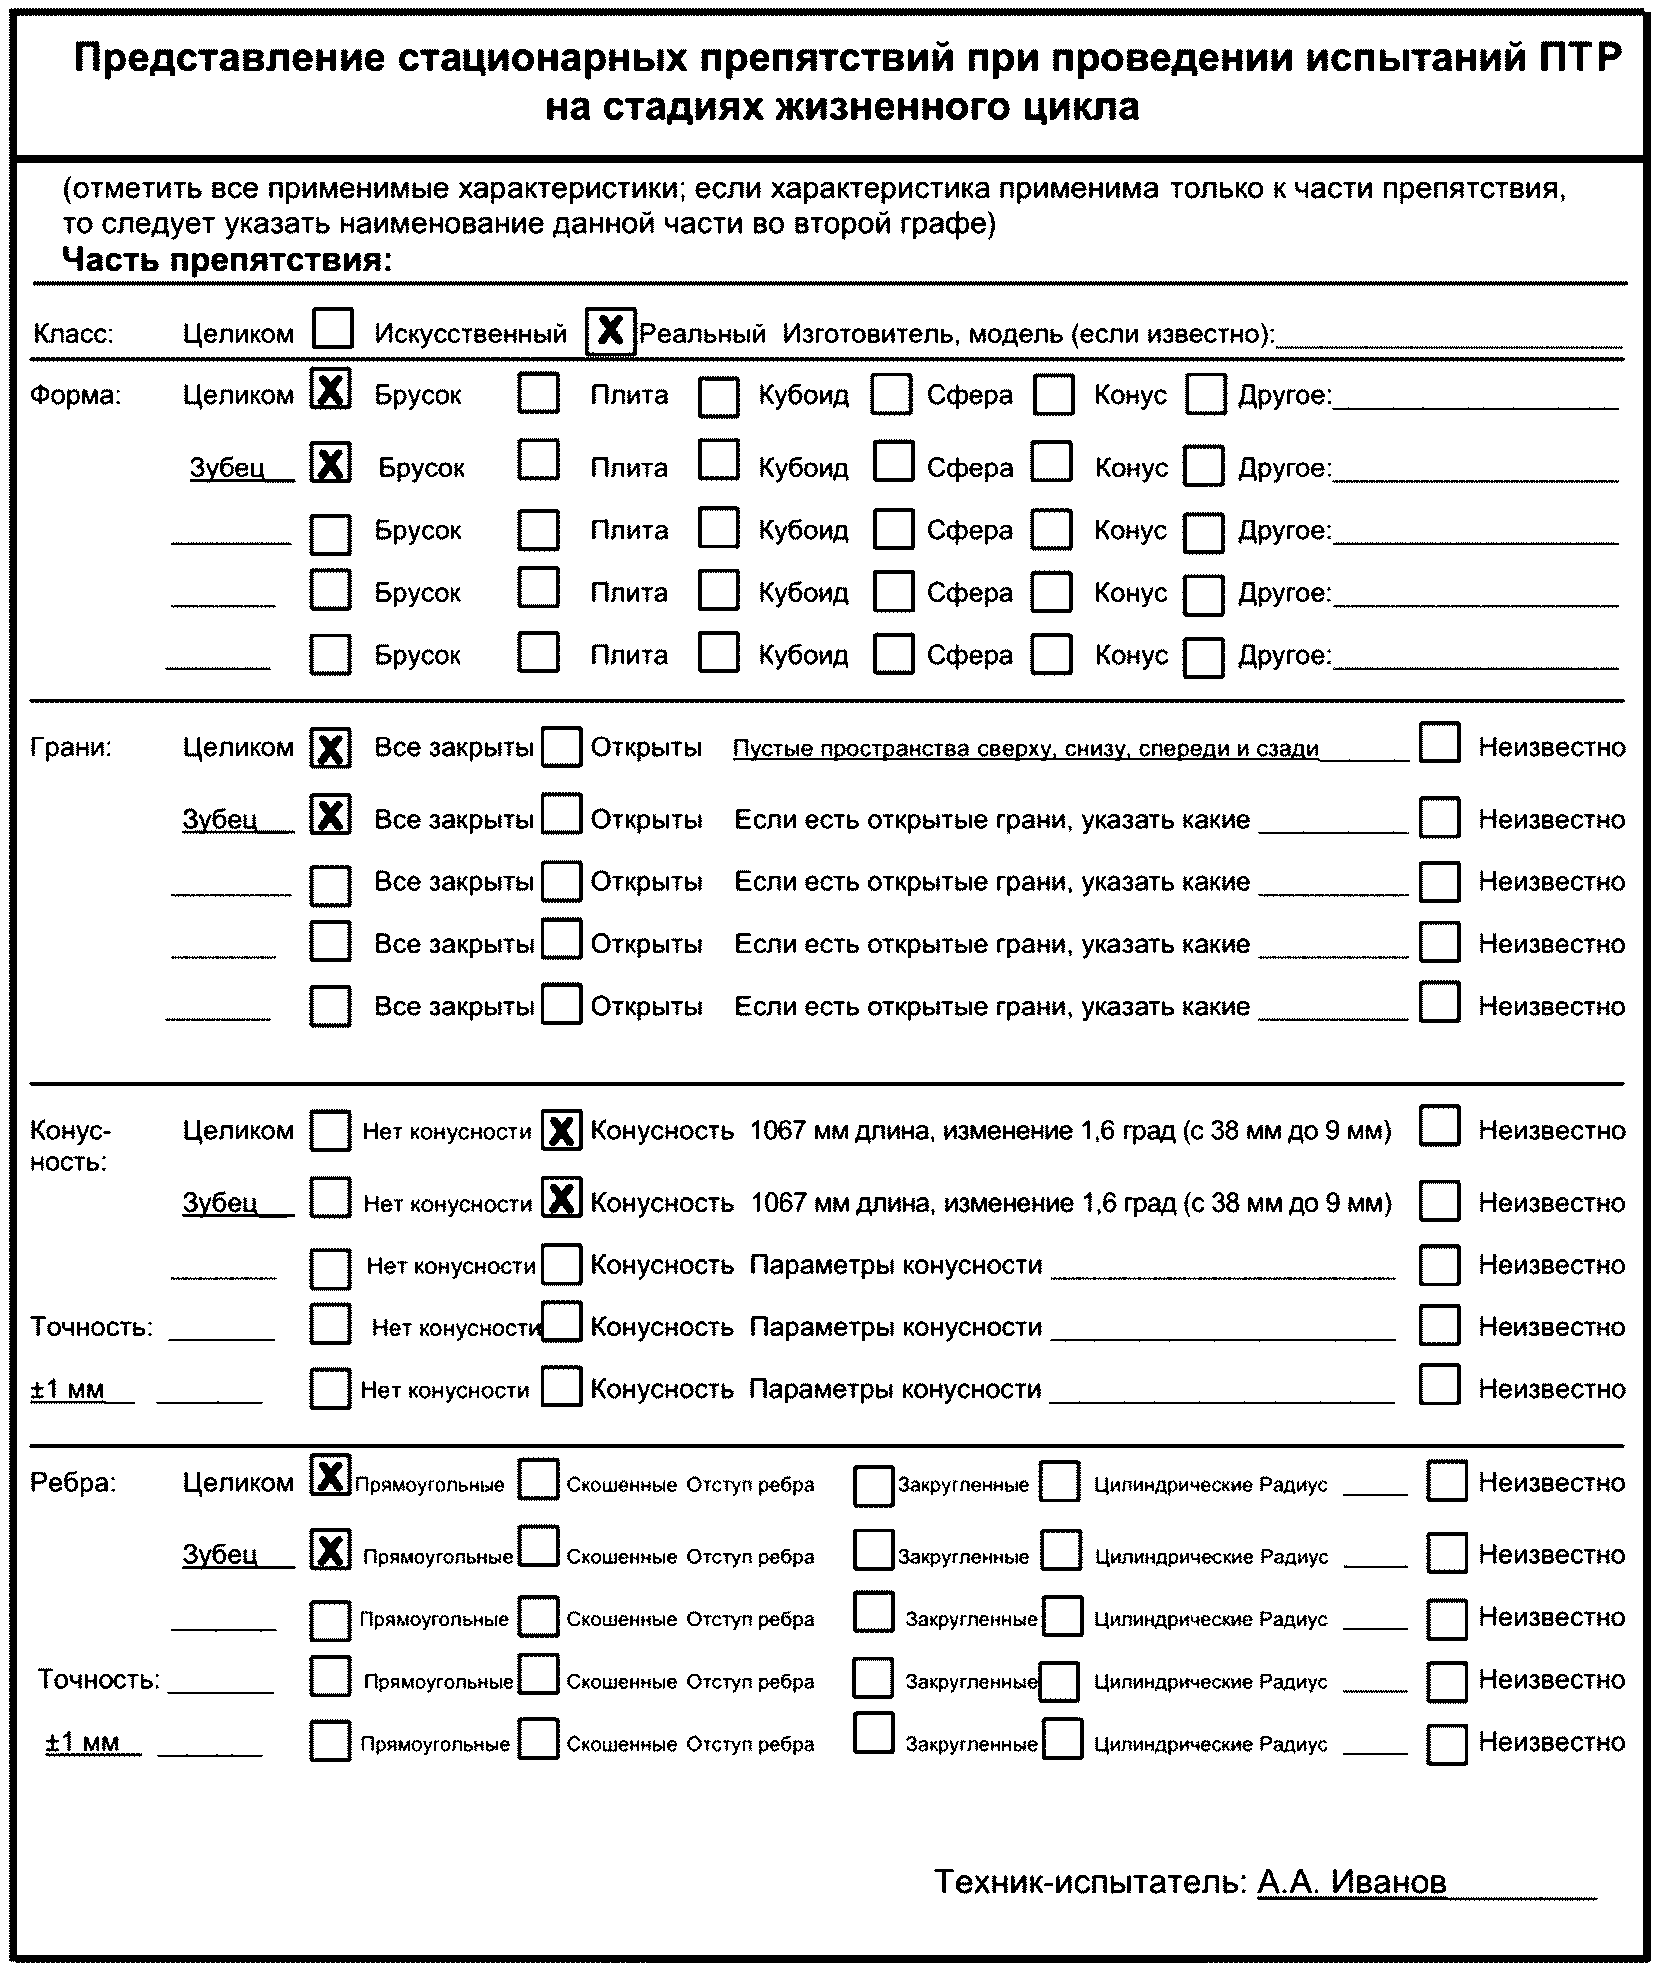
Рисунок X.1.2 — Пример протокола испытаний для препятствия
в виде зубцов вилочного погрузчика (продолжение)
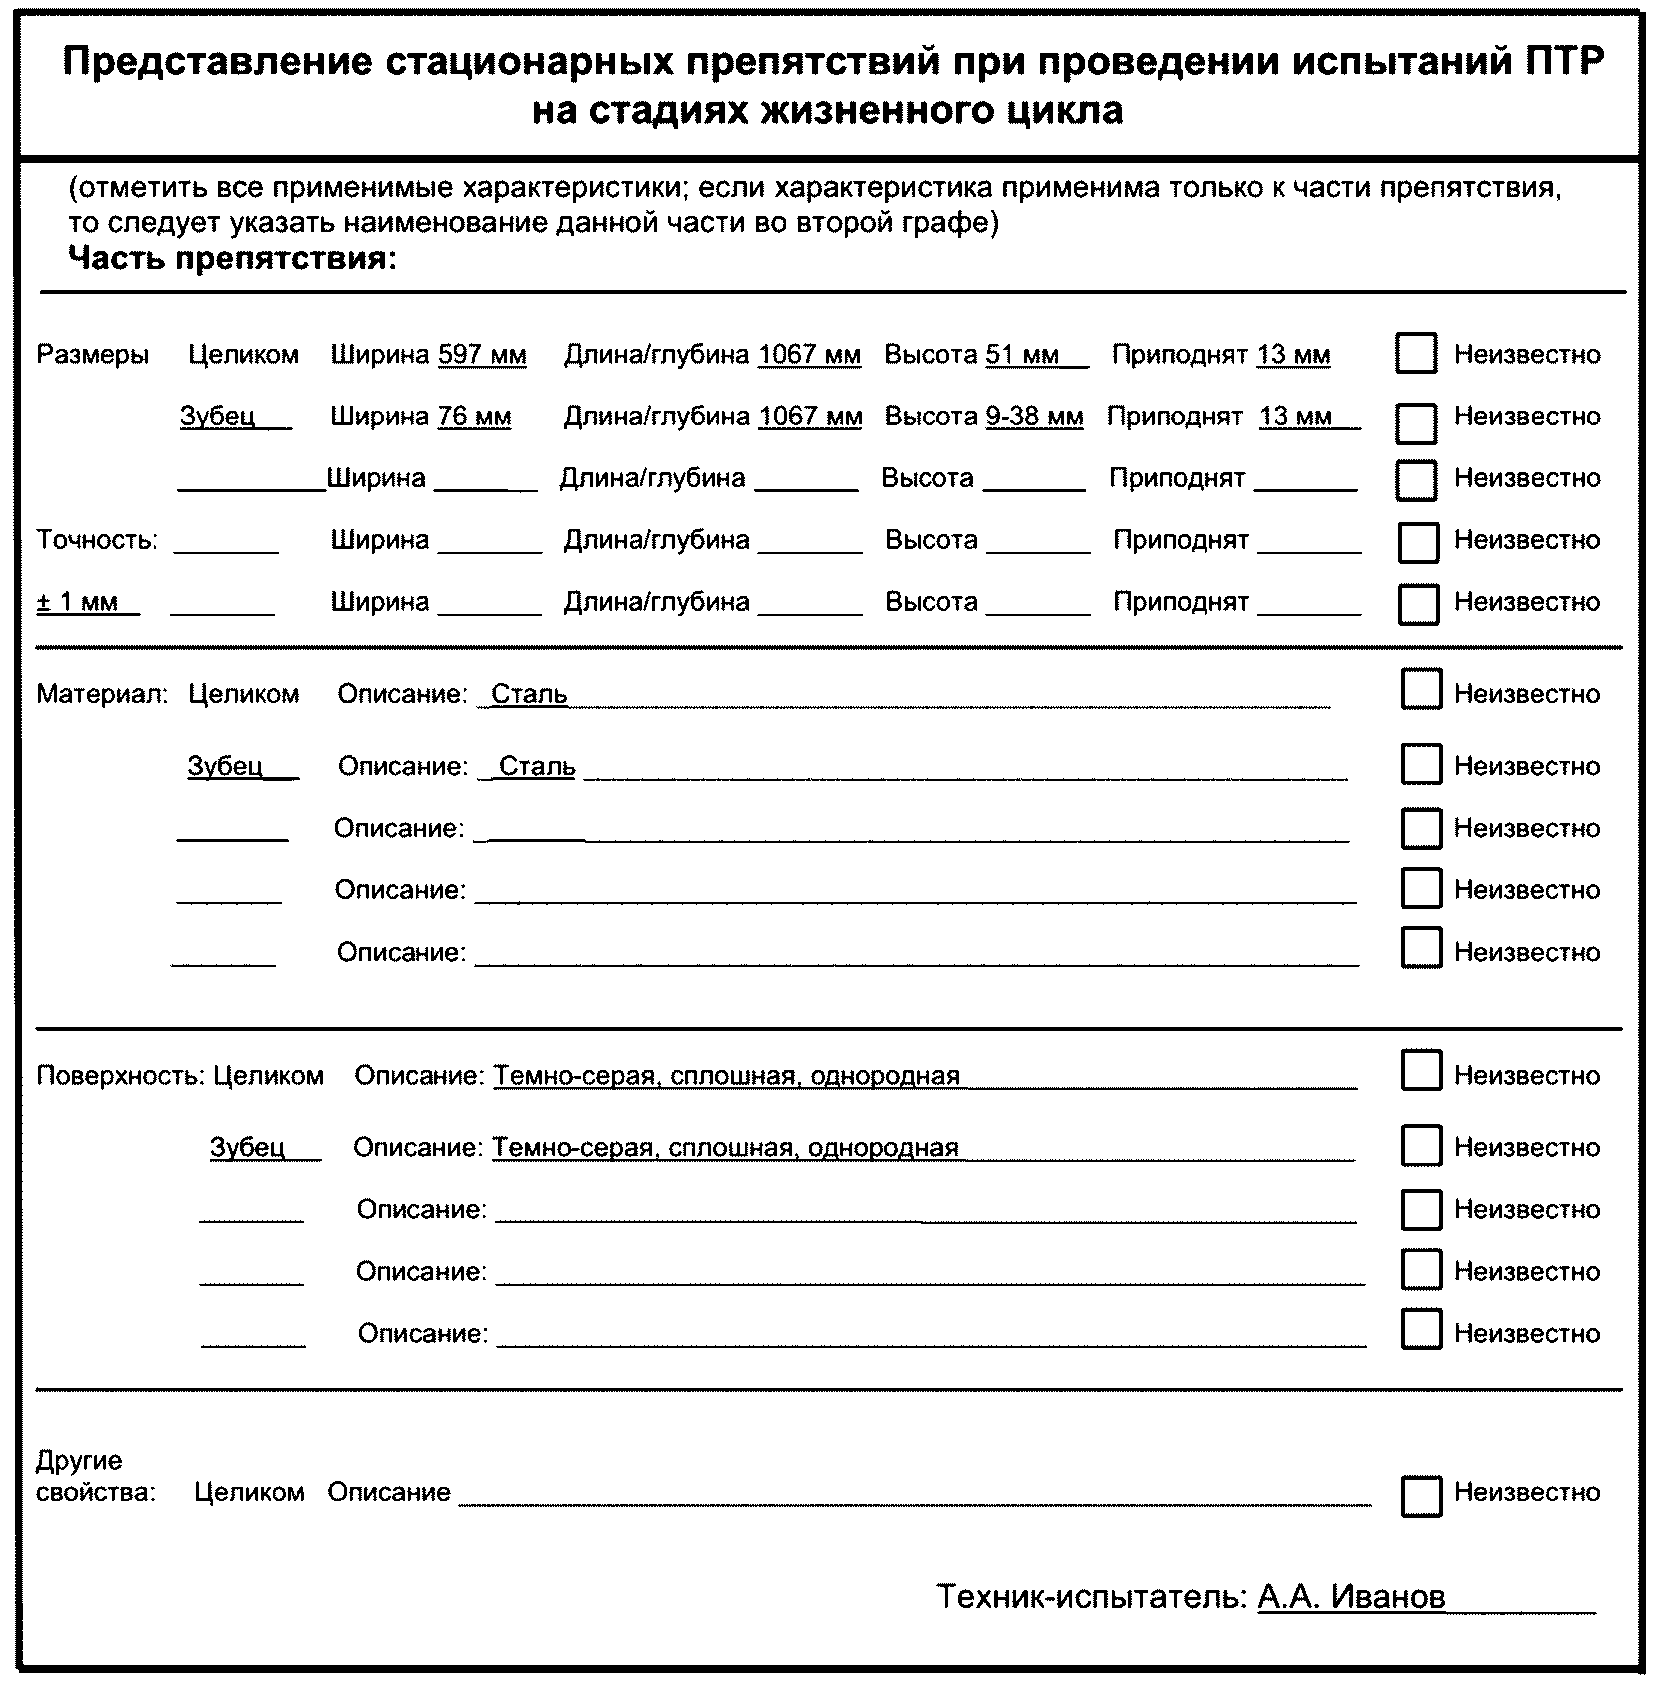
Рисунок X.1.2 — Пример протокола испытаний для препятствия
в виде зубцов вилочного погрузчика (окончание)
СВЕДЕНИЯ О СООТВЕТСТВИИ ССЫЛОЧНЫХ МЕЖГОСУДАРСТВЕННЫХ
И НАЦИОНАЛЬНЫХ СТАНДАРТОВ СТАНДАРТАМ, ИСПОЛЬЗОВАННЫМ
В КАЧЕСТВЕ ССЫЛОЧНЫХ В ПРИМЕНЕННОМ СТАНДАРТЕ
| Обозначение ссылочных межгосударственных и национальных стандартов | Степень соответствия | Обозначение и наименование ссылочных стандартов |
| ГОСТ 12.4.281 | MOD | ISO 20471 «Одежда повышенной видимости. Методы испытаний и требования» |
| ГОСТ IEC 61496-1 | IDT | IEC 61496-1 «Безопасность механизмов. Защитная электрочувствительная аппаратура. Часть 1. Общие требования и испытания» |
| ГОСТ Р 60.4.0.1 | MOD | ASTM F3200 «Стандартная терминология для самоходных автоматически управляемых промышленных транспортных средств» |
| ГОСТ Р 60.4.3.1 | MOD | ASTM F3244 «Стандартный метод испытаний по навигации. Заданная область» |
| ГОСТ Р 60.4.3.2 | MOD | ASTM F3218 «Стандартный способ представления параметров внешней среды для использования с методами испытаний A-UGV» |
| Примечание — В настоящей таблице использованы следующие условные обозначения степени соответствия стандартов: - IDT — идентичный стандарт; - MOD — модифицированные стандарты. | ||