ПНСТ 789-2022. Предварительный национальный стандарт Российской Федерации. Искусственный интеллект для навигационных систем воздушных судов гражданской авиации. Алгоритм оценки состояния бедствия воздушного судна. Общие требования
(утв. и введен в действие Приказом Росстандарта от 08.11.2022 № 103-пнст)
Внимание
Документ утратил силу с 01.01.2026 в связи с истечением срока действия, установленного Приказом Росстандарта от 08.11.2022 № 103-пнст. Документ введен в действие с 01.01.2024 на период до 01.01.2026 (Приказ Росстандарта от 08.11.2022 № 103-пнст).
Приказом Федерального
агентства по техническому
регулированию и метрологии
от 8 ноября 2022 г. № 103-пнст
ИСКУССТВЕННЫЙ ИНТЕЛЛЕКТ ДЛЯ НАВИГАЦИОННЫХ
СИСТЕМ ВОЗДУШНЫХ СУДОВ ГРАЖДАНСКОЙ АВИАЦИИ
АЛГОРИТМ ОЦЕНКИ СОСТОЯНИЯ БЕДСТВИЯ ВОЗДУШНОГО СУДНА.
ОБЩИЕ ТРЕБОВАНИЯ
Artificial intelligence for civil aviation aircraft.
Algorithm for assessing the state of distress
of an aircraft. General requirements
с 1 января 2024 года
до 1 января 2026 года
Предисловие
1 РАЗРАБОТАН Обществом с ограниченной ответственностью «ННК Консалтинг»
2 ВНЕСЕН Техническим комитетом по стандартизации ТК 164 «Искусственный интеллект»
3 УТВЕРЖДЕН И ВВЕДЕН В ДЕЙСТВИЕ Приказом Федерального агентства по техническому регулированию и метрологии от 8 ноября 2022 г. № 103-пнст
Правила применения настоящего стандарта и проведения его мониторинга установлены в ГОСТ Р 1.16-2011 (разделы 5 и 6). Федеральное агентство по техническому регулированию и метрологии собирает сведения о практическом применении настоящего стандарта. Данные сведения, а также замечания и предложения по содержанию стандарта можно направить не позднее чем за 4 мес. до истечения срока его действия разработчику настоящего стандарта по адресу: contact@nnccompany.ru и/или в Федеральное агентство по техническому регулированию и метрологии по адресу: 123112 Москва, Пресненская набережная, д. 10, стр. 2.
В случае отмены настоящего стандарта соответствующая информация будет опубликована в ежемесячном информационном указателе «Национальные стандарты» и также будет размещена на официальном сайте Федерального агентства по техническому регулированию и метрологии в сети Интернет (www.rst.gov.ru)
Введение
В полете может произойти ряд происшествий со смертельным исходом, в которых:
- аварийные радиомаяки не действовали, были уничтожены во время удара или сразу после него вследствие пожара либо были погружены в воду, что сильно снижало эффективность спасательных операций;
- для обнаружения обломков и, соответственно, для восстановления бортовых самописцев (регистраторов полетных данных) потребовалось значительное количество времени либо их нельзя было восстановить, что значительно уменьшало вероятность выяснения фактической причины таких происшествий.
Учитывая непредсказуемый характер авиационных происшествий и сложности в части надежного обеспечения сигнала бедствия при ударе воздушного судна о землю, концепция обнаружения в полете ситуации неизбежного происшествия и передачи сигнала бедствия и/или полетных данных до падения ВС рассматривается как возможность в значительной степени повысить точность определения места происшествия и эффективность спасательной операции.
Срабатывание передачи полетной информации на основе анализа бортовым оборудованием полетных параметров в реальном времени представляет собой отлаженный механизм. Такие системы уже разработаны и внедряются авиакомпаниями с целью мониторинга и контроля местоположения воздушных судов.
Развитие методов искусственного интеллекта и рост вычислительных мощностей делают возможным решение задач оценки состояния комплексных систем или подтверждения достоверности решения посредством нейронных сетей с точностью, превышающей классические аналитические и статистические методы. Это способствует применению методов искусственного интеллекта при условии проведения качественных испытаний в сферах, связанных с высоким риском для жизни и здоровья людей, в частности — навигации и гражданской авиации.
- определена комплексная система оценки состояния бедствия воздушного судна гражданской авиации;
- определены характеристики алгоритма оценки состояния бедствия воздушного судна;
- формализованы требования к данным, необходимым для обучения алгоритма контроля целостности для приемников спутниковой навигации.
1 Область применения
Настоящий стандарт распространяется на алгоритм оценки состояния бедствия воздушного судна, применяемый в вычислительных системах воздушных судов гражданской авиации, и устанавливает типовые требования к контрольным выборкам исходных данных для обучения алгоритма оценки состояния бедствия воздушного судна, реализованного с использованием искусственного интеллекта.
2 Сокращения
В настоящем стандарте применены следующие сокращения:
УВД — управление воздушным движением;
CAS — расчетная воздушная скорость;
CVR — бортовой речевой регистратор;
EGPWS — усовершенствованная система предупреждения о приближении земли;
ERP — система для решения задач привязки оперативных параметров полета — времени, скорости, высоты — к потребности самолета с конкретной конфигурацией в ресурсах и материалах для оперативного ремонта и технического обслуживания;
ГЛОНАСС — глобальная навигационная спутниковая система;
GPWS — система предупреждения столкновения с землей;
GPS — глобальная система определения местоположения;
TAWS — система предупреждения о близости земли;
TCAS — система предупреждения столкновения самолетов;
RA TCAS — система рекомендаций по ликвидации угрозы столкновения.
3 Комплексная система оценки состояния бедствия воздушного судна гражданской авиации
3.1 Описание модели
Компоненты системы оценки состояния бедствия ВС в полете и критериев срабатывания передачи данных могут быть разбиты на отдельные функциональные блоки, которые имеют уникальные входные и выходные сигналы. Каждый функциональный блок изображен на рисунке 1 и определен в пункте 3.1.1.
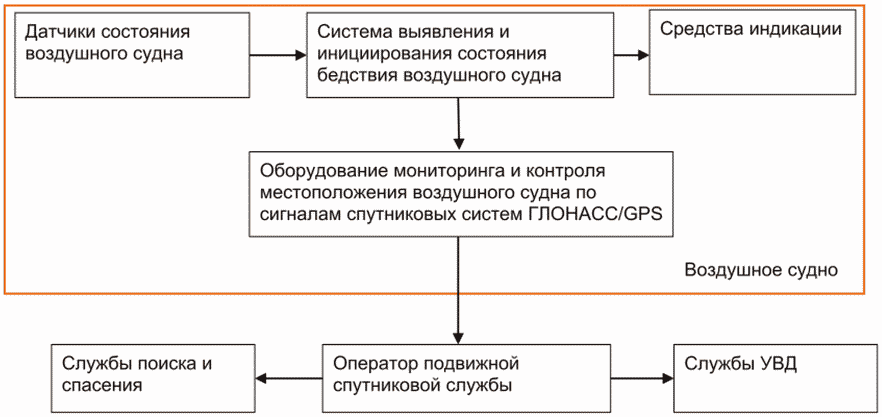
Рисунок 1 — Модель системы критериев оценки состояния бедствия воздушного судна в полете и критериев срабатывания для передачи данных
3.1.1 Описание функциональных блоков
3.1.1.1 Датчики состояния воздушного судна
Этот блок включает входные сигналы для логики срабатывания, которые могут использоваться для идентификации изменения состояния ВС. Они могут включать следующее (но не ограничиваются этим): воздушную скорость или пространственное положение. Источниками этих входных сигналов являются бортовые радиоэлектронные системы.
3.1.1.2 Система выявления и инициирования состояния бедствия воздушного судна
Этот блок содержит алгоритмы, которые выполняют операции для оценки состояния ВС.
3.1.1.3 Средства индикации
Этот блок включает все виды индикации, обеспечиваемой летному экипажу, которые информируют экипаж о статусе срабатывания и/или состоянии передачи.
3.1.1.4 Оборудование мониторинга и контроля местоположения воздушного судна по сигналам спутниковых систем ГЛОНАСС/GPS
Этот блок включает оборудование мониторинга и контроля местоположения ВС по сигналам спутниковых систем ГЛОНАСС/GPS, которое передает информацию о состоянии бедствия ВС оператору.
4 Характеристики алгоритма оценки состояния бедствия воздушного судна
4.1 Введение
Целью этого раздела является определение требований работе алгоритма оценки состояния бедствия ВС. Соответствие этим требованиям рекомендуется как средство обеспечения удовлетворительного выполнения алгоритмом своей предполагаемой функции при штатных условиях эксплуатации.
Алгоритм оценки состояния бедствия ВС должен быть спроектирован для обработки данных, относящихся к состоянию воздушных судов, и обеспечения выходных сигналов в оборудование мониторинга и контроля местоположения ВС по сигналам спутниковых систем ГЛОНАСС/GPS для запуска и/или отмены передачи полетной информации. Настоящие требования содержат минимальный набор сценариев, которые должны быть обнаружены алгоритмом.
Чтобы свести к минимуму отвлекающие срабатывания и оптимизировать логику срабатывания, такой алгоритм может быть заблокирован или может быть ограничен в функции обнаружения событий бедствия на следующих этапах полета: взлет, начальный набор высоты, конечный участок захода на посадку, посадка и уход на второй круг.
Подавление логики срабатывания не отменяет активность системы.
4.2 Требования к алгоритму срабатывания
Алгоритм срабатывания, основанный на искусственном интеллекте, должен отслеживать состояние ВС на предмет возникновения состояния бедствия.
Рекомендуется, чтобы алгоритм срабатывания максимально увеличивал обнаружение состояния бедствий ВС, в то же время ограничивая частоту отвлекающих срабатываний. Чрезмерная частота срабатываний может снизить доверие к системе.
Возможный перечень критериев для обучения алгоритма контроля оценки состояния бедствия ВС приведен в таблице 1.
Перечень критериев для обучения алгоритма
4.2.1 Сценарии
Сценарии определяются условиями, которые, если их не устранить, могут привести к происшествию. Производители могут включать дополнительные сценарии или комбинировать сценарии при условии, что они не ухудшают общую эффективность и/или надежность логики срабатывания.
Каждое условие определяется порогами параметрических данных, которые могут различаться в зависимости от типа ВС и его эксплуатации.
1 Необычное пространственное положение. Условия могут включать следующее (но не ограничиваются этим): чрезмерные значения крена, тангажа и рыскания и их соответствующих скоростей изменения.
2 Необычная скорость. Условия могут включать следующее (но не ограничиваются этим): чрезмерную вертикальную скорость, состояние сваливания, низкую скорость, завышенную скорость или другие условия скорости.
3 Столкновение с землей. Условия могут включать следующее (но не ограничиваются этим): высокую скорость приближения к земле или несоответствующую высоту для текущего местоположения.
4 Полная потеря тяги/движения вперед на всех двигателях. Параметрическими данными, используемыми для определения этого условия, могут быть параметры характеристик двигателя или другие параметры, которые являются результатом потери тяги.
4.2.2 Длительность
Длительность — это время, в течение которого условие (условия) действует до генерирования инициирующего сигнала. Значение длительности для каждого из критериев необходимо сбалансировать с целью инициировать передачу данных, как только это практически возможно, чтобы зафиксировать наибольшее количество возможных происшествий, одновременно ограничивая частоту отвлекающих срабатываний.
4.2.3 Автоматическая отмена срабатывания
При отсутствии условий срабатывания и соблюдении критериев отмены срабатывания будет выдаваться «уведомление об отмене передачи данных». Рекомендуется, чтоб набор критериев отмены срабатываний максимально увеличивал вероятность обнаружения того, что летный экипаж восстановил контроль над ВС и выдерживает стабильный режим полета либо что ВС безопасно приземлилось. Уведомление будет генерироваться в течение времени, достаточного для его получения приемником, после чего логика срабатывания возвращается к штатной функции обнаружения.
4.2.4 Отвлекающие срабатывания
Как было определено выше, отвлекающее срабатывание представляет собой любое срабатывание, которое ошибочно генерируется, когда вероятность происшествия отсутствует. Сохранение низкой частоты ложных срабатываний имеет первостепенное значение для поддержания уверенности пользователей в системе в целом. Рекомендуется, чтобы общая система обнаружения события в полете и срабатывания передачи данных соответствовала целевому значению частоты отвлекающих срабатываний не более одного срабатывания на 100 000 летных часов.
Решение проблемы надежности аппаратного обеспечения и проектной реализации выходит за рамки настоящего документа. Часть общей доли отвлекающих срабатываний, относящаяся к логике срабатывания и вызывающая ложное предупреждение, должна составлять не более одного отвлекающего срабатывания за 100 000 летных часов. Для достижения этого целевого значения необходимо реализовать эффективный алгоритм, а также проверить его на предмет корректной работы с базой данных примерных данных полета, чтобы уменьшить частоту отвлекающих срабатываний.
4.3 Взаимодействие со сработавшей системой
4.3.1 Информация о срабатывании
Информация о срабатывании должна быть достаточной, чтобы определить, запрашивает ли логика запуск инициированной (сработавшей) передачи или передачу сигнала отмены.
Примечание - Если происходит автоматическая отмена инициированной передачи, предполагается, что система передачи должна передать конкретное сообщение об отмене. Это необходимо, чтобы получатели сообщения знали, что инициированное событие было отменено, а не прекращено в результате происшествия.
5 Обучающие наборы данных для алгоритма оценки состояния бедствия воздушного судна, использующего искусственный интеллект
5.1 Требования к формированию баз данных для обучения алгоритма оценки состояния бедствия воздушного судна
При использовании или разработке баз данных для обучения алгоритма оценки состояния бедствия ВС, использующего искусственный интеллект, рекомендуется использовать набор данных, приведенный в таблице 2.
Характеристики формата базы данных следующие:
- формат файла — может применяться любой формат;
- частота дискретизации — 1 Гц (одна точка данных в 1 с);
- минимальная длина файла — 30 мин;
- максимальная длина файла — не ограничена.
Рекомендуемый набор данных для разработки баз данных
5.2 Обучающие наборы данных для алгоритма оценки состояния бедствия воздушного судна
Примеры обучающих наборов данных для алгоритма оценки состояния бедствия ВС приведены в приложении А.
(обязательное)
ПРИМЕРЫ НАБОРОВ ДАННЫХ ДЛЯ ОБУЧЕНИЯ АЛГОРИТМОВ
ОЦЕНКИ СОСТОЯНИЯ БЕДСТВИЯ ВОЗДУШНОГО СУДНА,
ИСПОЛЬЗУЮЩЕГО ИСКУССТВЕННЫЙ ИНТЕЛЛЕКТ
А.1 Наборы данных для обучения алгоритмов оценки состояния бедствия ВС, использующего искусственный интеллект, в зависимости от события согласно таблице А.1 приведены на съемном носителе, прилагаемом к настоящему стандарту.
Перечень наборов данных для алгоритмов оценки состояния бедствия воздушного судна и требования к контрольным наборам данных
| УДК 004.89 | ОКС 35.020 |
| Ключевые слова: искусственный интеллект, навигационная система, воздушное судно, гражданская авиация, алгоритм, оценка состояния бедствия | |