ПНСТ 788-2022. Предварительный национальный стандарт Российской Федерации. Искусственный интеллект для навигационных систем воздушных судов гражданской авиации. Алгоритм контроля целостности для приемников спутниковой навигации ГЛОНАСС/GPS. Общие требования
Актуально на 01.11.2026.
Как цитировать: "ПНСТ 788-2022. Предварительный национальный стандарт Российской Федерации. Искусственный интеллект для навигационных систем воздушных судов гражданской авиации. Алгоритм контроля целостности для приемников спутниковой навигации ГЛОНАСС/GPS. Общие требования". ПНСТ 788-2022. https://bukva.ai/docs/standart-pnst-788-2022
(утв. и введен в действие Приказом Росстандарта от 08.11.2022 № 102-пнст)
Внимание
Документ утратил силу с 01.01.2026 в связи с истечением срока действия, установленного Приказом Росстандарта от 08.11.2022 № 102-пнст. Документ введен в действие с 01.01.2024 на период до 01.01.2026 (Приказ Росстандарта от 08.11.2022 № 102-пнст).
Утвержден и введен в действие Приказом Федерального агентства по техническому регулированию и метрологии от 8 ноября 2022 г. № 102-пнст
ПРЕДВАРИТЕЛЬНЫЙ НАЦИОНАЛЬНЫЙ СТАНДАРТ РОССИЙСКОЙ ФЕДЕРАЦИИ
ИСКУССТВЕННЫЙ ИНТЕЛЛЕКТ ДЛЯ НАВИГАЦИОННЫХ СИСТЕМ ВОЗДУШНЫХ СУДОВ ГРАЖДАНСКОЙ АВИАЦИИ
АЛГОРИТМ КОНТРОЛЯ ЦЕЛОСТНОСТИ ДЛЯ ПРИЕМНИКОВ СПУТНИКОВОЙ НАВИГАЦИИ ГЛОНАСС/GPS. ОБЩИЕ ТРЕБОВАНИЯ
Artificial intelligence for civil aviation aircraft. Integrity control algorithm for GLONASS/GPS satellite navigation receivers. General requirements
Срок действия с 1 января 2024 года до 1 января 2026 года
Предисловие
1 РАЗРАБОТАН Обществом с ограниченной ответственностью «ННК Консалтинг»
2 ВНЕСЕН Техническим комитетом по стандартизации ТК 164 «Искусственный интеллект»
3 УТВЕРЖДЕН И ВВЕДЕН В ДЕЙСТВИЕ Приказом Федерального агентства по техническому регулированию и метрологии от 8 ноября 2022 г. № 102-пнст
Правила применения настоящего стандарта и проведения его мониторинга установлены ГОСТ Р 1.16-2011 (разделы 5 и 6).
Федеральное агентство по техническому регулированию и метрологии собирает сведения о практическом применении настоящего стандарта. Данные сведения, а также замечания и предложения по содержанию стандарта можно направить не позднее чем за 4 мес до истечения срока его действия разработчику настоящего стандарта по адресу: contact@nnccompany.ru и/или в Федеральное агентство по техническому регулированию и метрологии по адресу: 123112 Москва, Пресненская набережная, д. 10, стр. 2.
В случае отмены настоящего стандарта соответствующая информация будет опубликована в ежемесячном информационном указателе «Национальные стандарты» и также будет размещена на официальном сайте Федерального агентства по техническому регулированию и метрологии в сети Интернет (www.rst.gov.ru)
Введение
Развитие методов искусственного интеллекта делает возможным решение задач оценки состояния комплексных систем или подтверждения достоверности решения посредством нейронных сетей с точностью, превышающей классические аналитические и статистические методы. Это способствует применению методов искусственного интеллекта при условии проведения качественных испытаний в сферах, связанных с высоким риском для жизни и здоровья людей, в частности — навигации и гражданской авиации.
- определена задача для контроля целостности для приемников спутниковой навигации;
- сформулирован критерий целесообразности применения методов искусственного интеллекта для оценки целостности;
- формализованы требования к данным, необходимым для обучения алгоритма контроля целостности для приемников спутниковой навигации.
1 Область применения
Настоящий стандарт распространяется на навигационную аппаратуру потребителей, предназначенную для определения местоположения воздушных судов по сигналам глобальных навигационных спутниковых систем ГЛОНАСС и GPS с использованием методов искусственного интеллекта.
Стандарт устанавливает технические и эксплуатационные требования, методы и требуемые результаты испытаний к навигационной аппаратуре воздушного судна гражданской авиации, реализующей алгоритмы автономного контроля целостности с использованием методов искусственного интеллекта.
2 Сокращения
В настоящем стандарте применены следующие сокращения:
ГЛОНАСС — глобальная навигационная спутниковая система;
GPS — система глобального позиционирования;
IR — риск потери целостности (Integrity Risk);
PL — защитный уровень (Protection Levels);
TTA — время срабатывания тревоги (Time to Alert);
SBAS — спутниковая система дифференциальной коррекции (Satellite Based Augmentation System);
GBAS — наземная система дифференциальной коррекции (Ground Based Augmentation System);
ABAS — автономная система дифференциальной коррекции (Aircraft Based Augmentations Systems);
RINEX — формат обмена данными для файлов исходных данных спутниковых навигационных приемников (Receiver Independent Exchange Format);
UTC — всемирное координированное время;
HDOP — снижение точности в горизонтальной плоскости;
VDOP — снижение точности в вертикальной плоскости.
3 Требования к задачам алгоритма контроля целостности для приемников спутниковой навигации
Алгоритм контроля целостности должен обеспечивать решение таких задач, как:
- обнаружение отказов спутников или созвездий, в том числе вызванных отказом наземной системы управления;
- исключение данных, поступающих от отказавших навигационных спутников или созвездий из навигационного решения;
- оповещение потребителя о текущей ошибке целостности навигационной системы.
4 Требования к обнаружению и исключению отказов
Алгоритм контроля целостности должен обнаруживать и исключать семь режимов отказов:
- единичного отказа спутника ГЛОНАСС;
- единичного отказа спутника GPS;
- комбинации из двух независимых единичных отказов спутников ГЛОНАСС;
- комбинации из единичного отказа спутника ГЛОНАСС и единичного отказа спутника GPS;
- системного отказа ГЛОНАСС;
- комбинации из единичного отказа спутника GPS и системного отказа ГЛОНАСС;
- комбинации из единичного отказа спутника ГЛОНАСС и системного отказа ГЛОНАСС.
Кроме обязательных семи режимов отказов, целесообразно учитывать в алгоритмах контроля целостности:
- комбинацию из двух независимых единичных отказов спутников GPS;
- комбинацию из двух независимых единичных отказов спутников ГЛОНАСС и единичного отказа спутника GPS;
- системный отказ GPS.
5 Требования к оповещению потребителя о текущей ошибке целостности навигационной системы
Вероятность выдачи ложного сигнала предупреждения (Pfa) определяет характеристики FDE двухсистемного ГЛОНАСС/GPS приемника в части допустимого количества/частоты событий, где приемник будет выдавать сигнал предупреждения о превышении HPL текущей ошибкой местоположения, в то время как реальная текущая ошибка местоположения все еще остается в пределах HPL.
Примечание - Частота возникновение такого события не зависит ни от режимов отказа, ни от текущей геометрии «совмещенного» ГЛОНАСС/GPS созвездия. Наличие ложного предупреждения может быть вызвано ионосферными ошибками или собственными шумами приемника.
Вероятность выдачи ложного сигнала предупреждения (Pfa):
Вероятность невыдачи сигнала предупреждения (Pma) должна быть не более 10-4.
Вероятность неудавшегося исключения (Pfe) должна быть не более 10-4.
6 Применение искусственного интеллекта в алгоритме контроля целостности для приемников спутниковой навигации
Применение методов искусственного интеллекта является целесообразным в том случае, если данные методы, в сравнении с существующими алгоритмами фильтрационной и мгновенной оценки целостности, применяемыми в гражданской авиации, обеспечивают стабильное снижение как минимум одного из следующих ключевых параметров:
7 Применение дифференциальной коррекции в алгоритме контроля целостности для приемников спутниковой навигации
Источники дифференциальной коррекции могут быть использованы в качестве признаков для работы методов искусственного интеллекта в алгоритме контроля целостности для приемников спутниковой навигации.
7.1 Спутниковая система дифференциальной коррекции (Satellite Based Augmentation System, SBAS) может являться источником данных о исправности спутников и созвездий, а также дифференциальных поправок для снижения риска потери целостности навигационного решения.
7.2 Наземная система дифференциальной коррекции (Ground Based Augmentation System, GBAS) может являться источником данных о исправности здоровья спутников в области видимости станции, а также дифференциальных поправок для снижения риска потери целостности навигационного решения.
7.3 Автономная система дифференциальной коррекции (Aircraft Based Augmentations Systems, ABAS) может являться источником данных с бортовых навигационных датчиков и средств (высотомер, инерциальная навигационная система, высокоточные часы, компасы, визуальные данные) для снижения риска потери целостности навигационного решения.
8 Требования к наборам исходных данных для обучения алгоритма контроля целостности для приемников спутниковой навигации
8.1 Данные для обучения в алгоритме контроля целостности для приемников спутниковой навигации должны содержать как минимум:
- навигационные сообщения всех спутников, находящихся в зоне прямой видимости;
- текущие необработанные измерения псевдослучайного кода и фазы несущей для всех спутников, находящихся в зоне прямой видимости;
- текущие значения отношения «мощность сигнала на несущей — плотность шума» (C/N0) для всех спутников, находящихся в зоне прямой видимости.
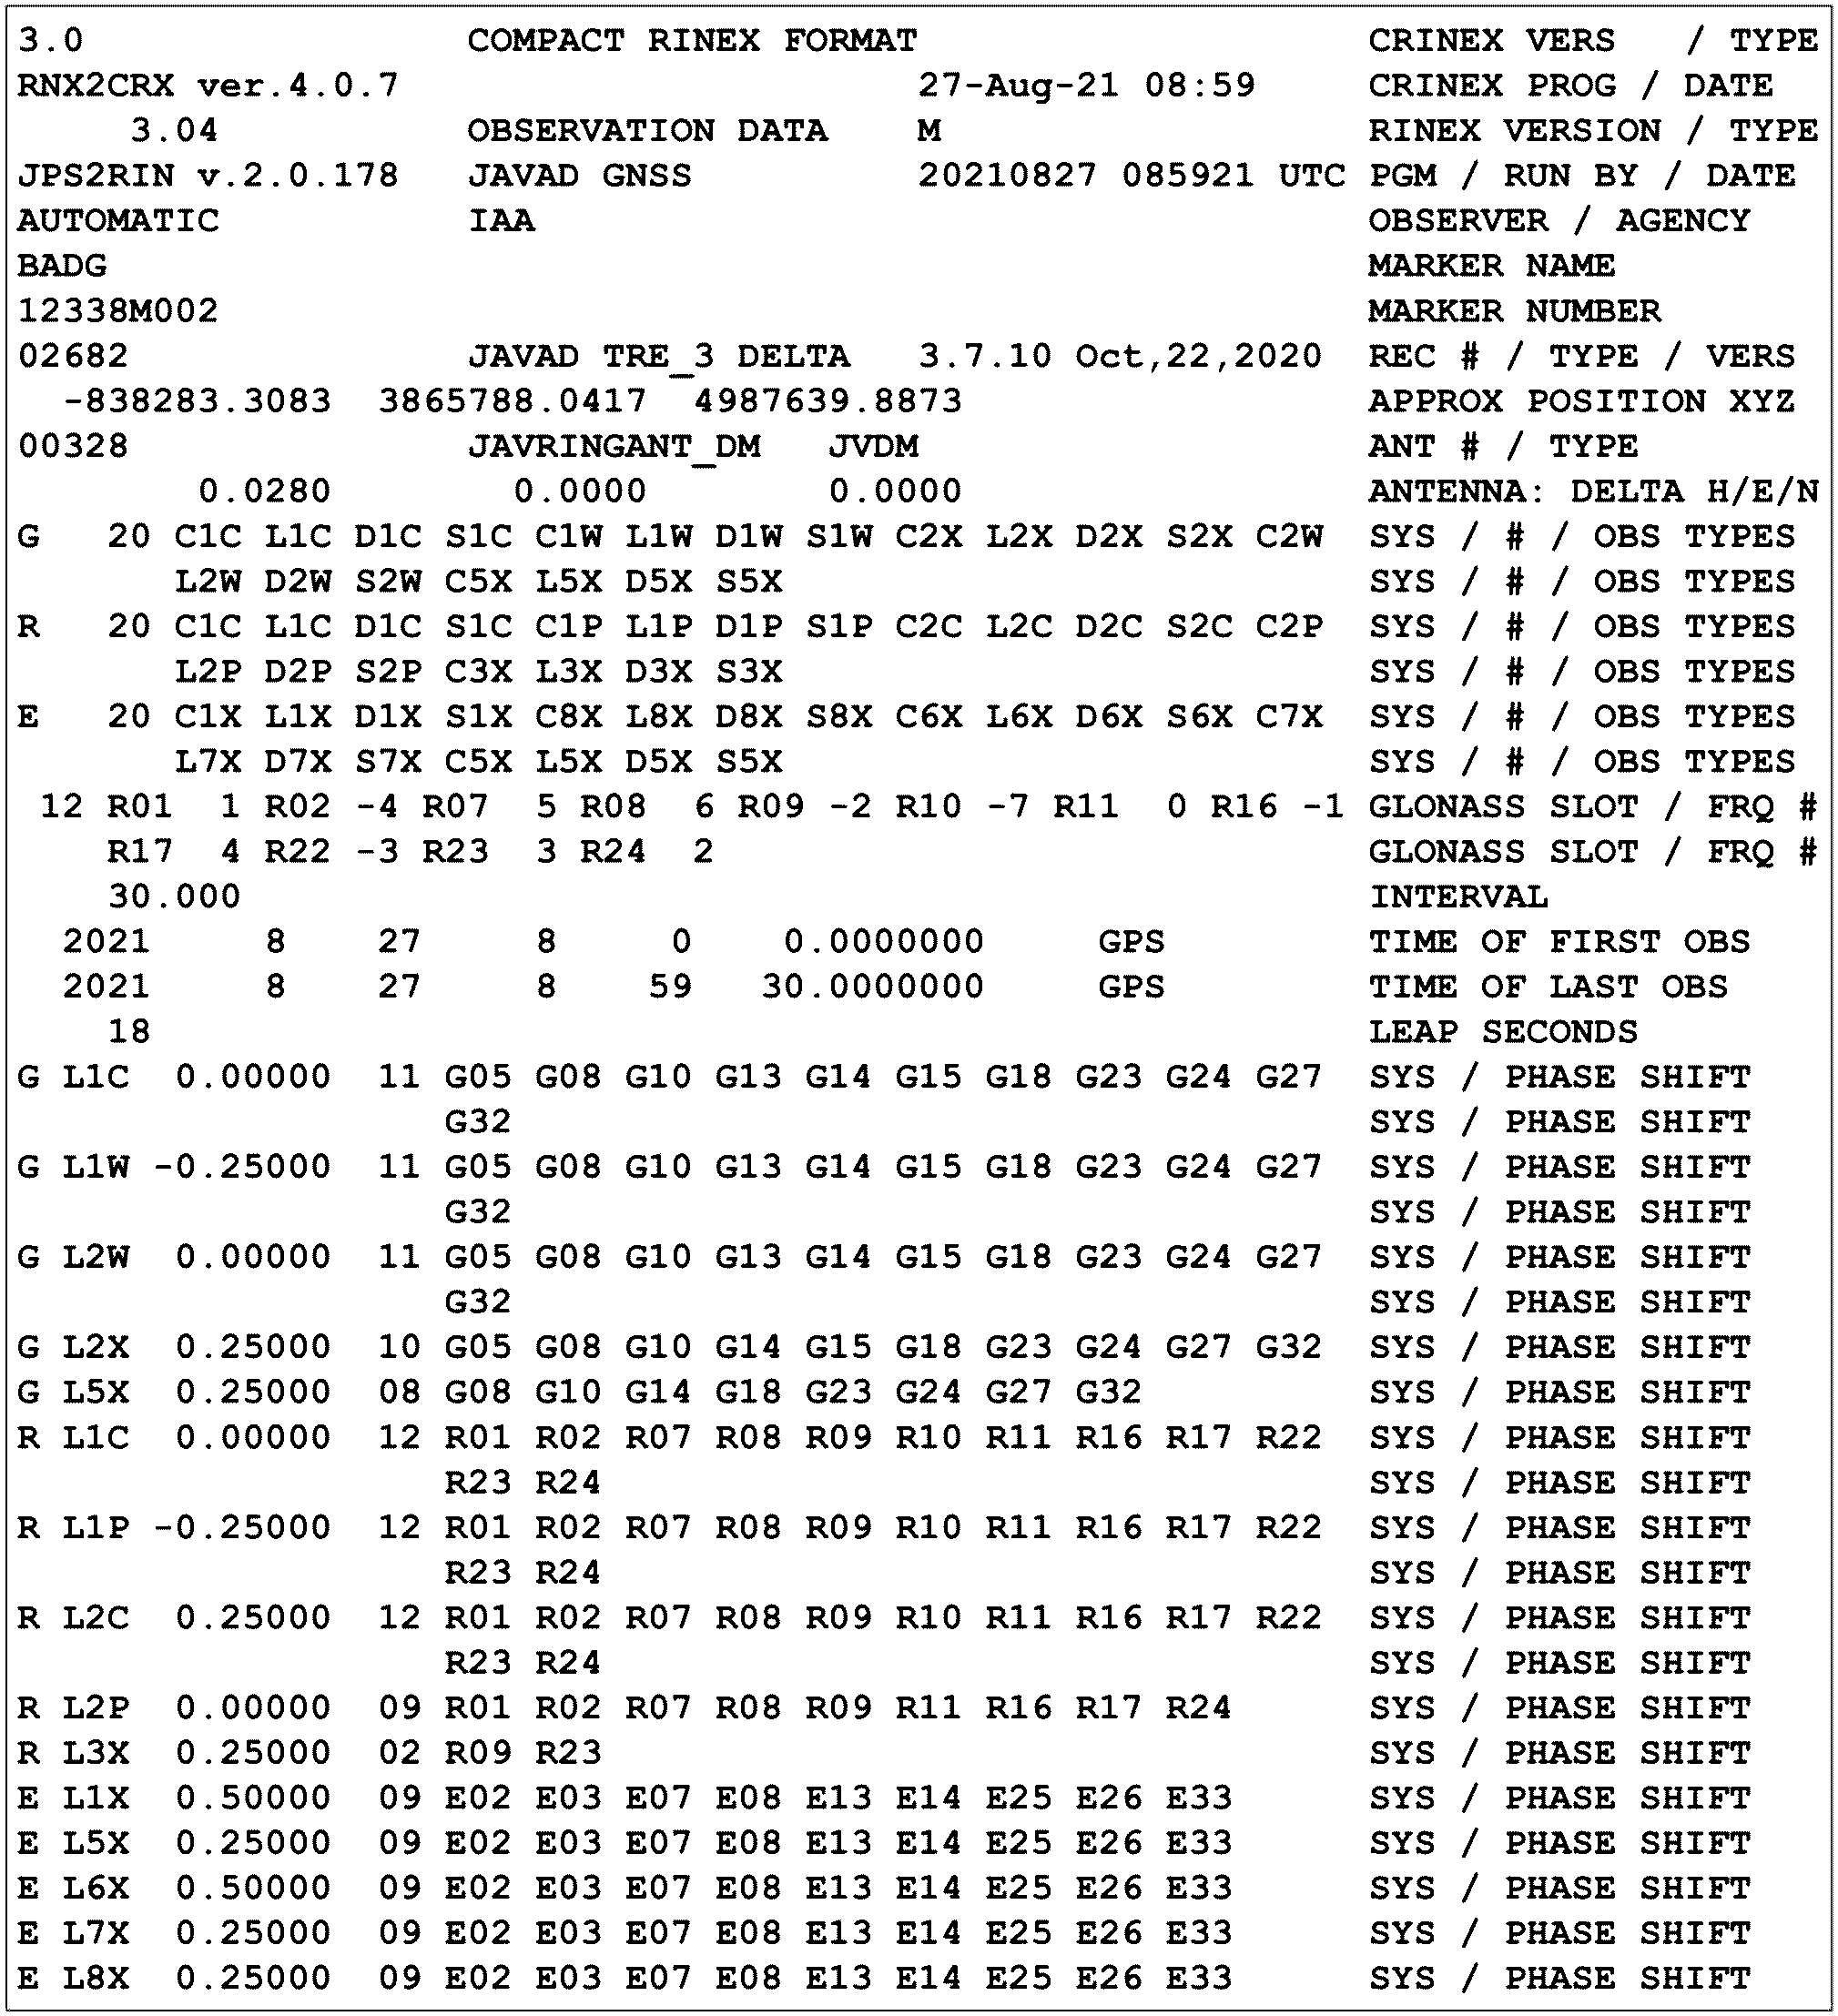
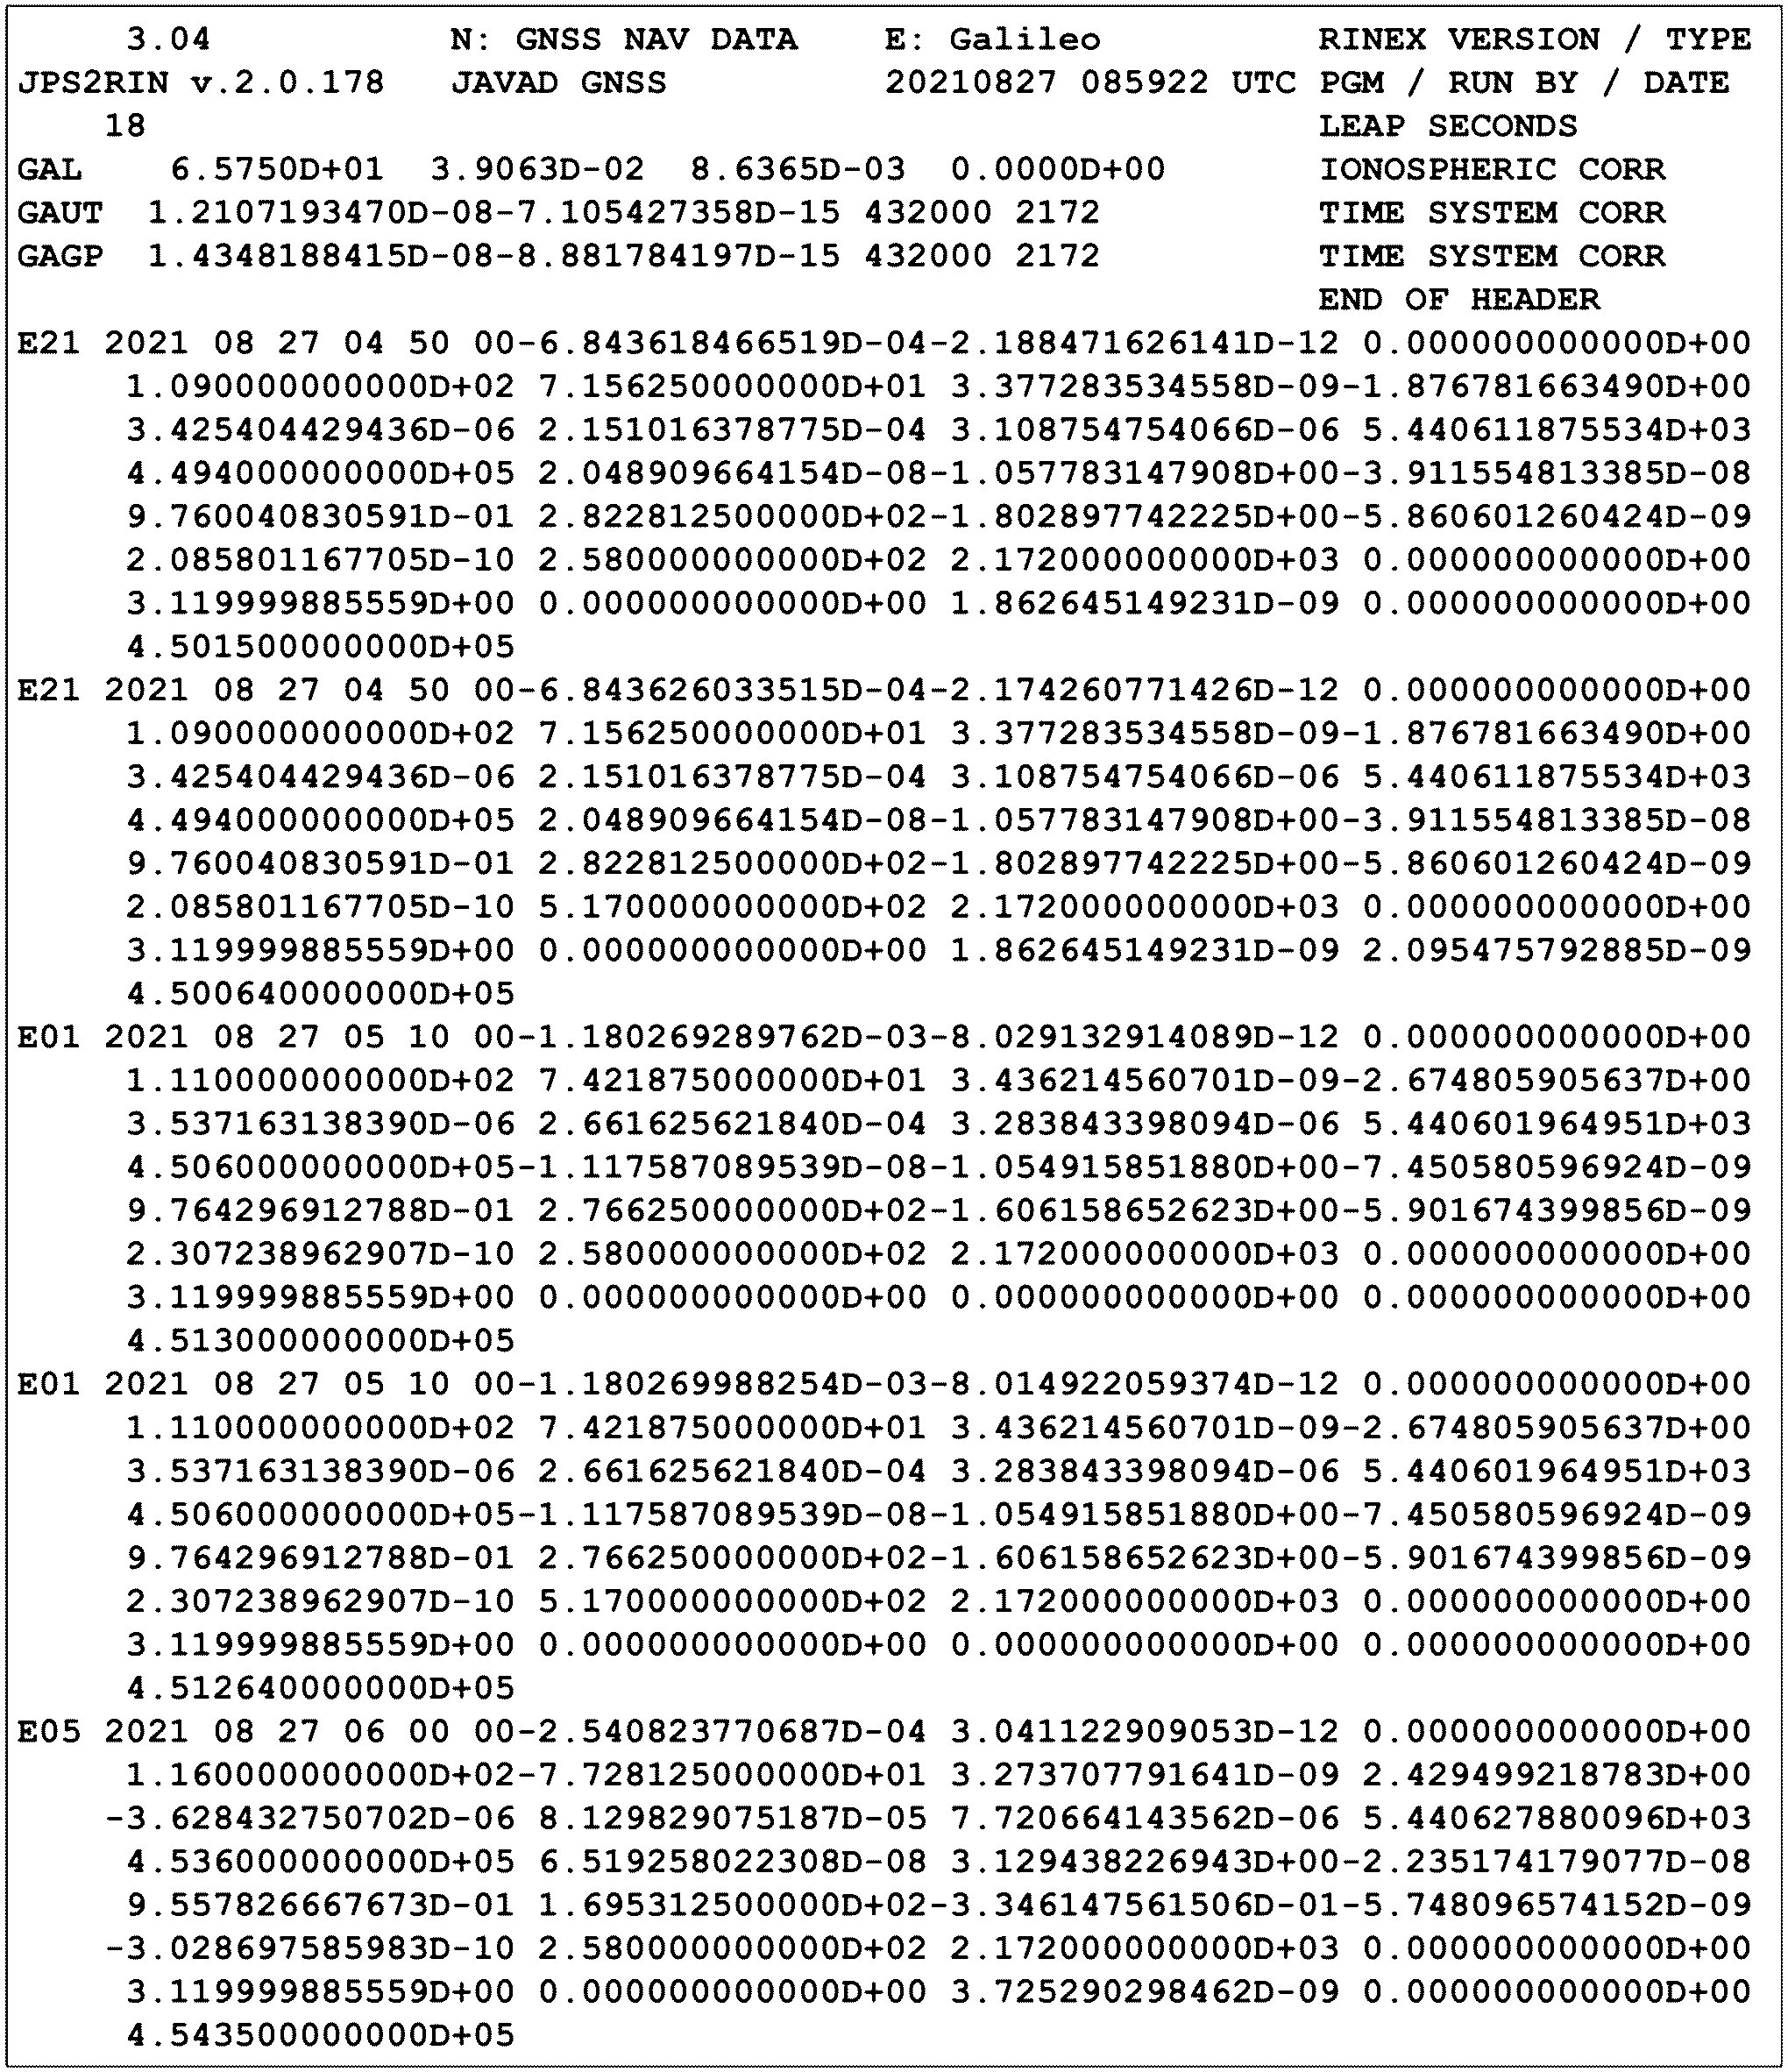
8.2 Для хранения исходных данных рекомендуется использовать формат RINEX (Receiver Independent Exchange Format) не ниже версии 2.11 с поддержкой навигационных сигналов ГЛОНАСС/GPS и систем дифференциальной коррекции.
8.3 Метаданные контрольного набора данных должны содержать как минимум:
- информацию об ожидаемом положении воздушного судна для каждого измерения псевдослучайного кода и фазы несущей для всех спутников, находящихся в зоне прямой видимости;
- информацию об ожидаемой ошибке с указанием идентификатора спутника и временной метки.
8.4 Ошибки, приводящие к потере целостности навигационного решения, должны вноситься в обучающие данные посредством использования имитатора сигналов ГЛОНАСС/GPS или с помощью алгоритмической модификации файлов исходных данных.
8.5 Наборы исходных данных должны разделяться на обучающий, тестовый и демонстрационный с соблюдением критерия независимости.
ПРИМЕР ДАННЫХ В ФОРМАТЕ RINEX ДЛЯ ОБУЧЕНИЯ АЛГОРИТМА КОНТРОЛЯ ЦЕЛОСТНОСТИ ДЛЯ ПРИЕМНИКОВ СПУТНИКОВОЙ НАВИГАЦИИ
ПРИМЕР СЦЕНАРИЕВ ДЛЯ ВАЛИДАЦИИ АЛГОРИТМА КОНТРОЛЯ ЦЕЛОСТНОСТИ ДЛЯ ПРИЕМНИКОВ СПУТНИКОВОЙ НАВИГАЦИИ
Б.1 Исходные данные для разработки сценария «Ad_GGIS»
Б.1.1 Изменение путевой скорости — от 100 до 1200 км/ч.
Б.1.2 Высота — не более 16800 м.
Б.1.3 Линейное ускорение: горизонтальная составляющая — 0,58 g, вертикальная составляющая — 0,5 g, скорость изменения ускорения — 0,25 g/с.
- GPS L1, C/A — 8 НКА (IS-GPS-200D, 7 December 2004). Отсутствует селективный доступ для GPS;
- ГЛОНАСС L1, П/Т — 8 НКА ((ИКД ГЛОНАСС редакция 5.1)). Частотный план ГЛОНАСС после 2005 г.
При HDOP не более 1.5 и VDOP не более 3.0.
Б.1.5 Начало сценария в 06:00 по UTC.
Б.1.6 Длительность сценария должна обеспечить число достоверных измерений не менее 4400 с частотой решения 1 Гц.
Б.2 Исходные данные для разработки сценария «Avia1»
Б.2.1 Аппаратура расположена в точке с координатами: 3.00000°N, 45.00000°E, высотой над референц-эллипсоидом 150 м.
Б.2.2 Спутниковая группировка GPS заморожена.
Б.2.3 В 23.34.23 UTC в измерения спутников Sat_ID(5), Sat_ID(17) начинает вводиться возрастающая ошибка со скоростью 5 м/с; в 23.39.23 UTC ошибка дальности постоянная (1500 м).
Б.2.4 В 23.39.24 UTC в измерения спутников Sat_ID(5), Sat_ID(17) начинает вводиться убывающая ошибка со скоростью 5 м/с.
Б.2.5 В 23.44.24 UTC нет ошибок.
Исходные данные для разработки сценария «Avia1»
| УДК 004.89 | ОКС 35.020 |
| Ключевые слова: искусственный интеллект, навигационная система, воздушные суда, гражданская авиация, алгоритм, контроль целостности, приемник спутниковой навигации, ГЛОНАСС, GPS | |