ПНСТ 1078-2026. Предварительный национальный стандарт Российской Федерации. Информационные технологии. Интерфейсы открытой сети радиодоступа: интерфейс F2
(утв. и введен в действие Приказом Росстандарта от 16.06.2026 № 29-пнст)
Примечание
Документ введен в действие с 30.09.2026 на период до 30.09.2029 (Приказ Росстандарта от 16.06.2026 № 29-пнст). Срок действия данного документа ограничен 30.09.2029 (Приказ Росстандарта от 16.06.2026 № 29-пнст).
Утвержден и введен в действие Приказом Федерального агентства по техническому регулированию и метрологии от 16 июня 2026 г. № 29-пнст
ПРЕДВАРИТЕЛЬНЫЙ НАЦИОНАЛЬНЫЙ СТАНДАРТ РОССИЙСКОЙ ФЕДЕРАЦИИ
ИНТЕРФЕЙСЫ ОТКРЫТОЙ СЕТИ РАДИОДОСТУПА: ИНТЕРФЕЙС F2
Information technology. Interfaces of open radio access network: F2 interface
Срок действия с 30 сентября 2026 года до 30 сентября 2029 года
Предисловие
1 РАЗРАБОТАН Автономной некоммерческой образовательной организацией высшего образования «Сколковский институт науки и технологии»
2 ВНЕСЕН Техническим комитетом по стандартизации ТК 194 «Кибер-физические системы»
3 УТВЕРЖДЕН И ВВЕДЕН В ДЕЙСТВИЕ Приказом Федерального агентства по техническому регулированию и метрологии от 16 июня 2026 г. № 29-пнст
4 Некоторые элементы настоящего стандарта могут быть объектами патентных прав. Федеральное агентство по техническому регулированию и метрологии не несет ответственности за установление подлинности каких-либо или всех таких патентных прав
Правила применения настоящего стандарта и проведения его мониторинга установлены в ГОСТ Р 1.16-2011 (разделы 5 и 6).
Федеральное агентство по техническому регулированию и метрологии собирает сведения о практическом применении настоящего стандарта. Данные сведения, а также замечания и предложения по содержанию стандарта можно направить не позднее чем за 4 мес до истечения срока его действия разработчику настоящего стандарта по адресу: 121205 Москва, Инновационный центр Сколково, улица Нобеля, 1, e-mail: info@tc194.ru и/или в Федеральное агентство по техническому регулированию и метрологии по адресу: 123112 Москва, Пресненская набережная, д. 10, стр. 2.
В случае отмены настоящего стандарта соответствующая информация будет опубликована в ежемесячном информационном указателе «Национальные стандарты» и также будет размещена на официальном сайте Федерального агентства по техническому регулированию и метрологии в сети Интернет (www.rst.gov.ru)
1 Область применения
В настоящем стандарте описан интерфейс Fronthaul между аппаратными блоками O-DU <*> и O-RU <**> системы, архитектура которой построена с применением функционального разбиения по схеме 7-2x. Настоящий стандарт применим к сетям LTE и 16 NR (5G).
<*> O-RAN Distributed Unit — распределенный блок O-RAN.
<**> O-RAN Radio Unit — приемопередающий блок O-RAN.
Спецификация M-плоскости O-RAN не определена в настоящем стандарте.
2 Архитектура и требования
2.1 Общие положения
Архитектура eNB или gNB с выделением блоков O-DU и O-RU показана на рисунке 1. Функции LLS-C и LLS-U поддерживают обмен данными в плоскости управления и пользователя по интерфейсу LLS соответственно.
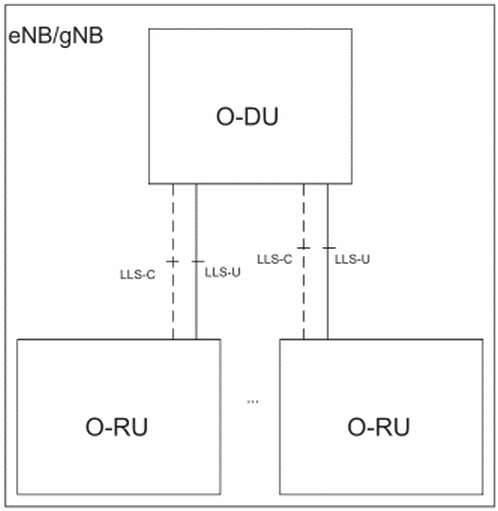
Рисунок 1 — Архитектура eNB/gNB с O-DU и O-RU
Блоки O-DU и O-RU можно определить следующим образом:
- центральный блок нижнего уровня (O-DU) — логический узел, который поддерживает функции eNB/gNB, приведенные в 2.2, в архитектуре с разбиением по схеме 7-2x, за исключением функций, выделенных только для O-RU. Блок O-DU управляет работой блока O-RU;
- радиоблок O-RAN (O-RU) — логический узел, который поддерживает подмножество функций eNB/gNB, приведенных в 2.2, в архитектуре с разбиением по схеме 7-2x.
Блок O-DU контролирует передачу сообщений в плоскости управления и плоскости пользователя через блок O-RU в реальном времени.
2.2 Функциональное разбиение
2.2.1 Общие положения
При рассмотрении возможных вариантов функционального разбиения и интерфейсов обмена данными необходимо выбрать оптимальный вариант с учетом следующих условий:
а) преимущество сохранения O-RU наиболее простое, так как размер, вес и потребляемая мощность являются важными факторами, а более сложный вариант O-RU соответственно приводит к противоположным характеристикам;
б) преимущество в использовании интерфейса на более высоком уровне с учетом того, что чем выше уровень, тем ниже пропускная способность интерфейса, и чем выше уровень интерфейса, тем более сложным может быть O-RU.
В настоящем стандарте рекомендуется выбор одной точки разбиения (по схеме 7-2x), но также допускается вариант, при котором функция предварительного кодирования может быть расположена либо «над» интерфейсом в O-DU, либо «под» интерфейсом в O-RU. Это решение не влияет на интерфейс, но создает необходимость предоставления O-RU информации, требующейся для выполнения предварительного кодирования. Блоки O-RU, в которых предварительное кодирование не выполняется (следовательно, менее сложные), называют «O-RU категории A», в то время как O-RU, в которых проводится предварительное кодирование, обозначают как «O-RU категории B». Концепция «двойного» O-RU приведена на рисунке 2.
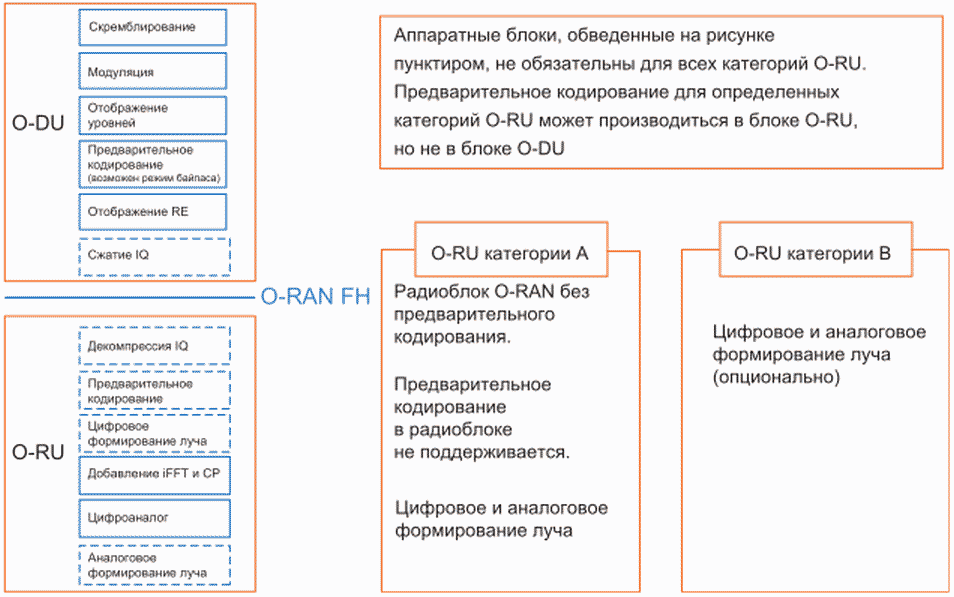
Рисунок 2 — Точка разбиения и блоки открытой сети радиодоступа O-RAN категорий A и B
Рассмотрение этих двух категорий O-RU имеет определенные последствия для функциональных разбиений LTE и NR как в канале DL, так и в канале UL. В отношении O-RU категории B для реализации предварительного кодирования LTE TM2 — TM4 некоторые специальные инструкции C-плоскости должны быть предоставлены в блок O-RU из блока O-DU. Для LTE TM5-10 и NR не требуется специальных инструкций, поскольку предварительное кодирование может быть включено в блок обработки цифрового формирования луча для O-RU категории B (даже для O-RU с аналоговым формированием луча), в то время как для O-RU категории A предварительное кодирование будет выполнено в O-DU, и любое формирование луча в O-RU, при наличии, будет исключать предварительное кодирование.
2.2.2 Разбиение по схеме 7-2x (DL)
Функциональное разбиение DL для различных каналов физического уровня показано на рисунках 3 (O-RU категории A, LTE), 4 (O-RU категории B, LTE), 5 (O-RU категории A, NR) и 6 (O-RU категории B, NR).
Если блок O-RU категории A поддерживается блоком O-DU, то необходимо обеспечивать общее количество предварительно закодированных потоков, равное восьми. Поддержка более восьми предварительно закодированных потоков не обязательна.
Для LTE (например, TM9) и NR PDSCH со специфическими для UE эталонными сигналами обработка сигналов на канале DL, специфицированная 3GPP, не включает в себя операцию предварительного кодирования.
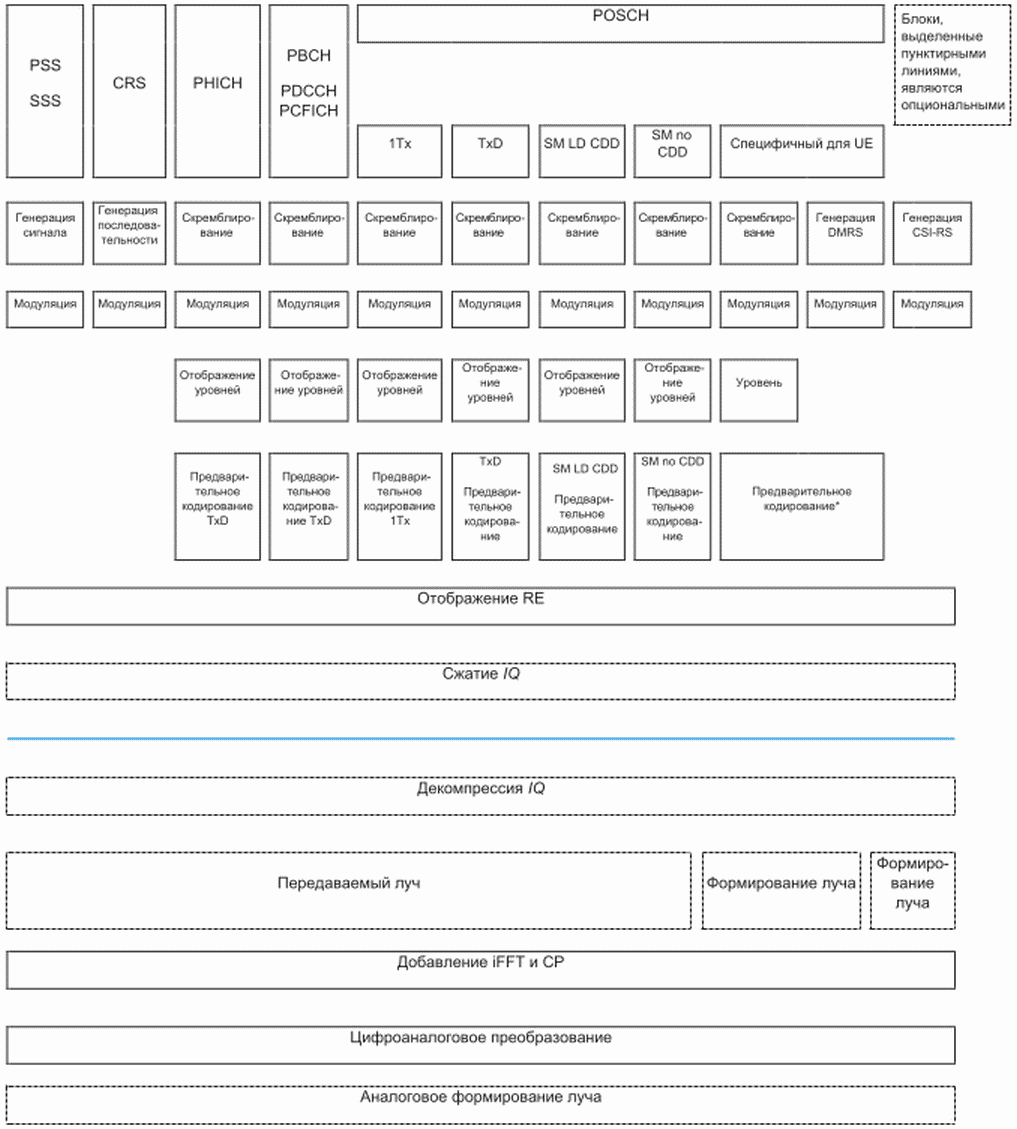
<*> <= 8 потоков обязательны; > 8 потоков не обязательны.
Рисунок 3 — Описание разделения DL нижнего уровня, LTE, O-RU категории A
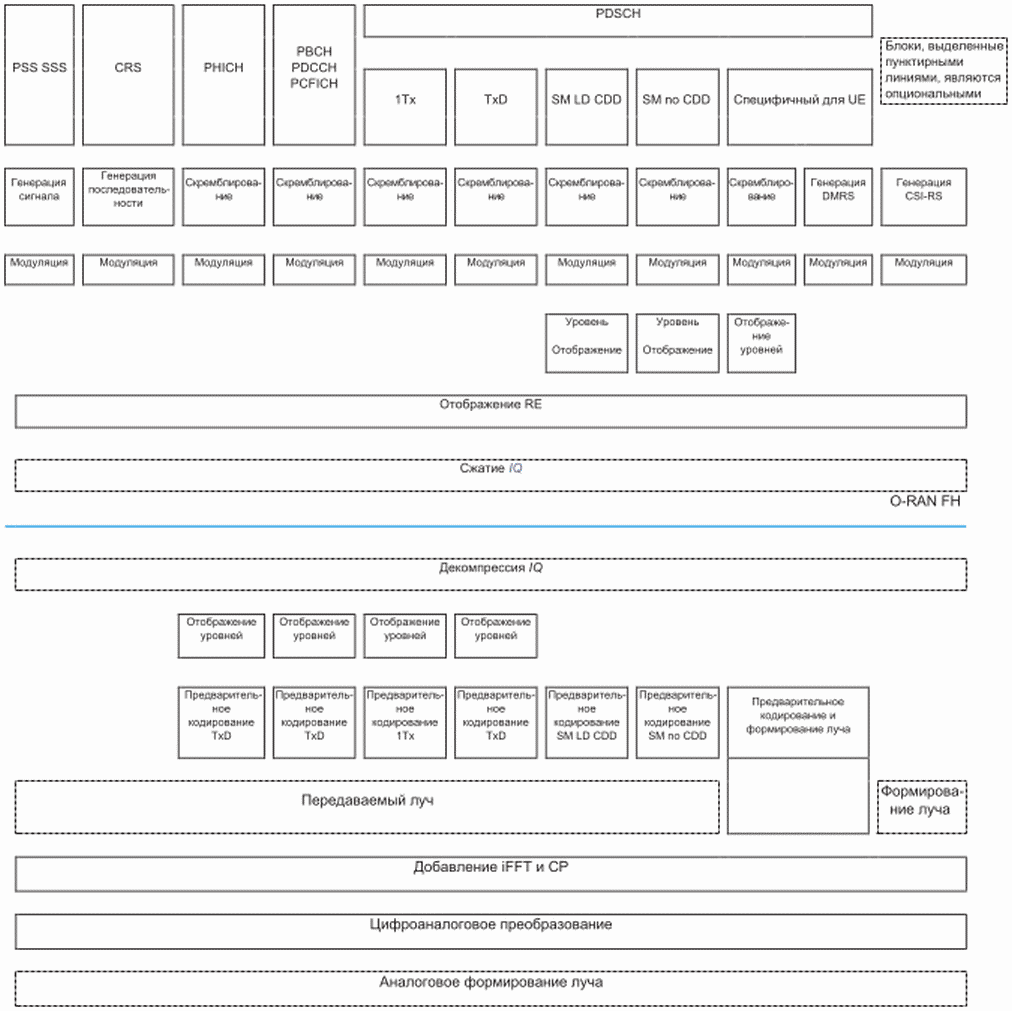
Рисунок 4 — Описание разделения DL нижнего уровня, LTE, O-RU категории B
Несмотря на отсутствие явных указаний на рисунке 4, операция отображения RE разделена на две части для поддержки предварительного кодирования в блоке O-RU для режимов разнесения передачи и пространственного мультиплексирования в блоках категории B:
- отображение RE на частотные ресурсы выполняется блоком O-DU;
- отображение RE на порты антенны выполняется в блоке O-RU после предварительного кодирования.
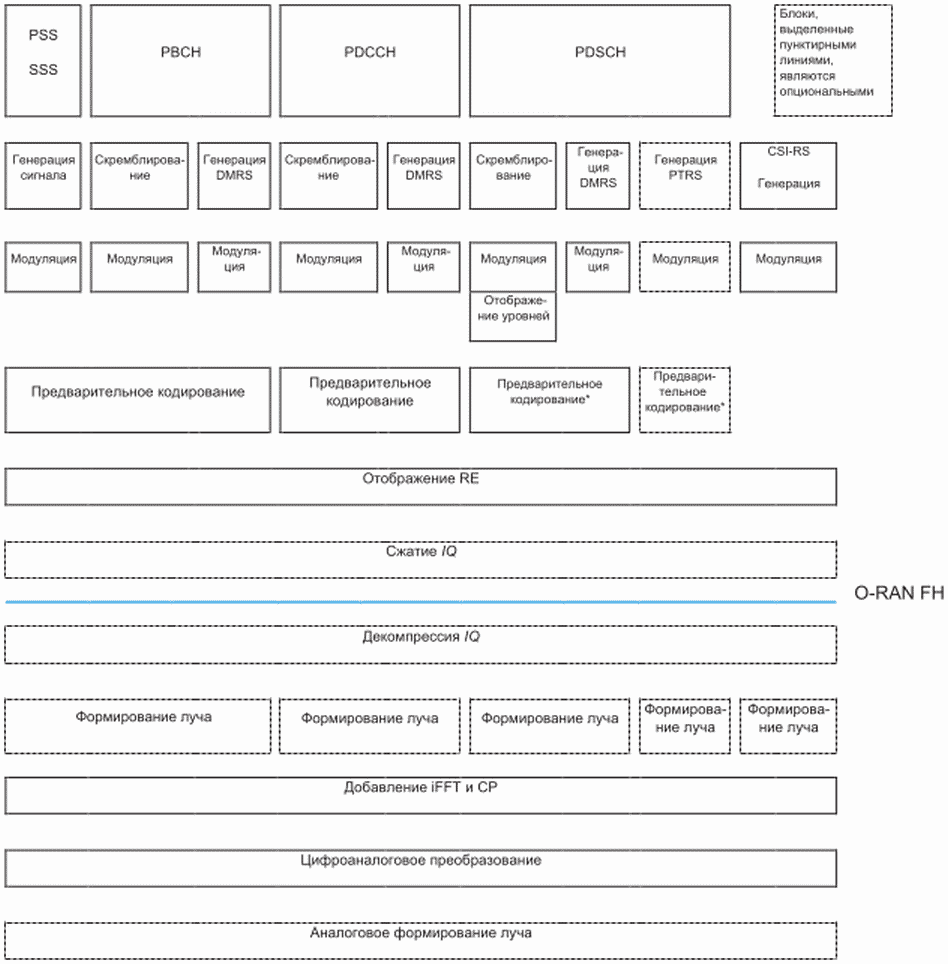
<*> <= 8 потоков обязательны; > 8 потоков не обязательны.
Примечание - На рисунке 5 показаны некоторые из функций верхнего уровня внутри блоков O-RU и O-DU, но не описана их внутренняя структура.
Рисунок 5 — Описание разделения DL нижнего уровня, NR, радиоблок категории A
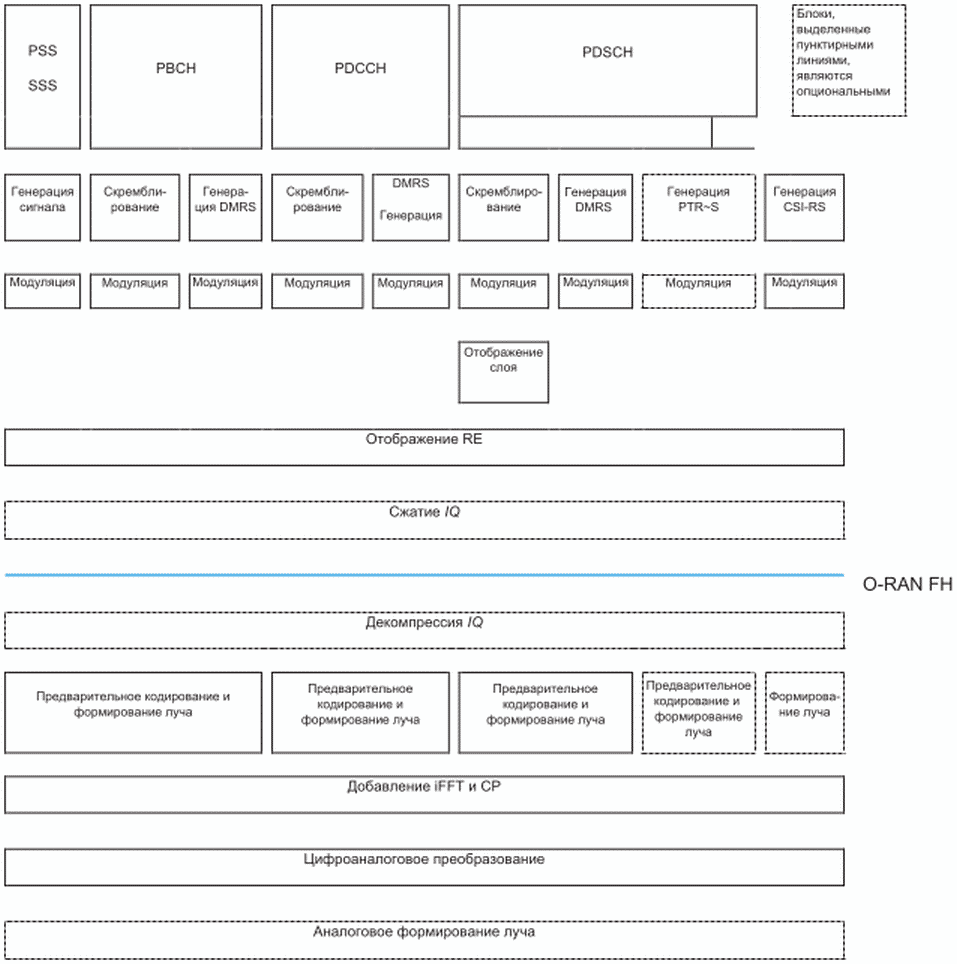
Примечание - На рисунке 6 показаны некоторые из функций верхнего уровня внутри блоков O-RU и O-DU, но не описана их внутренняя структура.
Рисунок 6 — Описание разделения DL нижнего уровня, NR, радиоблок категории B
Разбиение по схеме 7-2x осуществляется следующим образом. В O-RU в канале DL проводится фазовая компенсация OFDM (см. [1]), добавление iFFT, CP, цифровое формирование луча, а также предварительное кодирование для O-RU категории B. Остальные функции физического уровня PHY, включая отображение элементов ресурсов, предварительное кодирование, отображение уровней, модуляцию, скремблирование, согласование скорости передачи и кодирование, выполняются в O-DU. Предварительное кодирование должно быть осуществлено в O-DU для поддержки O-RU категории A, но это применимо только в том случае, если количество выходных пространственных потоков прекодера восемь или меньше, в противном случае предварительное кодирование выполняется в O-RU категории B.
Преимущества разбиения по схеме 7-2x (DL):
- простота интерфейса: передача данных плоскости данных пользователя использует блоки элементов ресурсов/физических ресурсов, что упрощает отображение данных и ограничивает количество требующихся управляющих сообщений;
- масштабируемость полосы пропускания каналов связи: параметры нижних опций разбиения интерфейса (например, разделение 7-1 и 8) масштабируются в зависимости от количества антенн. В противоположность этому интерфейс опции 7-2x масштабируется на основе «потоков», что позволяет использовать большое количество антенн без увеличения пропускной способности каналов связи. Кроме того, передача пользовательских данных может быть оптимизирована для отправки только PRB, содержащих пользовательские данные, с целью уменьшения полосы пропускания транспортных каналов;
- поддержка формирования луча: один интерфейс может поддерживать различные методы формирования луча (цифровой, аналоговый, гибридный), а также различные алгоритмы формирования луча. Также на этом интерфейсе возможны варианты, использующие только аналоговое формирование луча;
- межсистемное взаимодействие: меньше пользовательских параметров используется при разбиении согласно опции 7-2x (по сравнению с более высокими вариантами разбиения), что упрощает спецификацию;
- применение усовершенствованных приемников и межсотовой координации: эта опция позволяет реализовать расширенные функции приема и координации, которые легче реализуемы и менее ограничены, когда большинство функций реализуется на O-DU;
- меньшая сложность O-RU: меньшее количество функций в O-RU (по сравнению с более высокими вариантами разбиения) позволяет ограничить количество требуемых вычислений в реальном времени, а также объем требующейся памяти, особенно для блока O-RU категории A;
- надежность в будущем: реализация большинства функций в блоке O-DU позволит вводить новые функции за счет обновления программного обеспечения без модификаций аппаратного обеспечения в O-RU;
- симметричность интерфейса и функций: если один и тот же интерфейс и одна и та же точка разбиения использованы для каналов DL и UL, то трудозатраты на разработку спецификаций могут быть снижены.
2.2.3 Разбиение по схеме 7-2x (UL)
Функциональное разбиение на канале UL для различных каналов физического уровня и режимов передачи показано на рисунке 7. Аналогично цифровое формирование луча в данном контексте — это функция выбора порта антенны или объединения портов антенны.
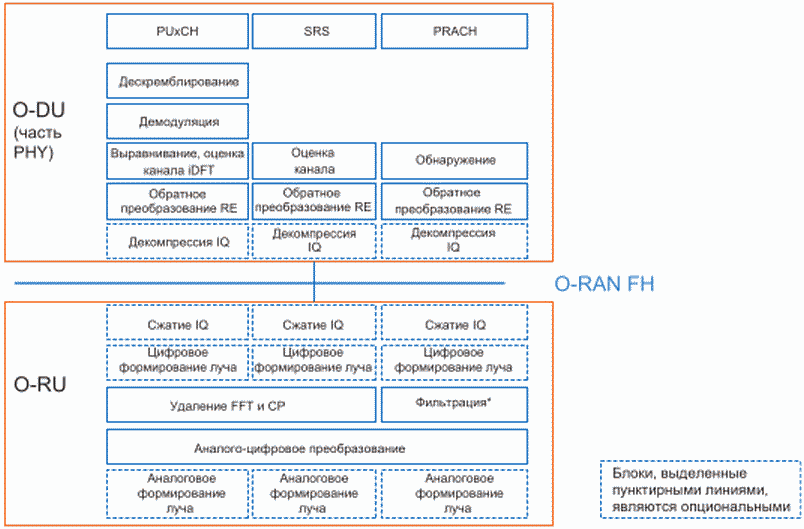
<*> Для PRACH блок фильтрации включает удаление CP, децимационную фильтрацию и выбор поднесущей меньшего FFT или большего FFT и PRACH
Примечание - На рисунке 7 показаны только некоторые функции высокого уровня внутри O-RU и O-DU, но не внутренняя структура каждого из O-RU и O-DU.
Рисунок 7 — Описание разделения UL нижнего уровня для LTE и NR
В канале UL фазовая компенсация OFDM (для всех каналов, кроме PRACH, когда используется сообщение секции типа «3») (см. [1]), удаление FFT, CP и цифровое формирование луча выполнены в O-RU. Остальные функции физического канала PHY, включая обратное преобразование элементов ресурсов, выравнивание, демодуляцию, дескремблирование, рассогласование скорости и декодирование, произведены в O-DU.
Преимущества, определенные для варианта разбиения по схеме 7-2x для канала DL, такие же, как и для канала UL (см. 2.2.2).
2.3 Потоки данных
Полный перечень требуемых входов для некоторых основных функциональных блоков, их детализация и источники входных данных представлены в таблицах 1 и 2 для каналов DL и UL соответственно.
Информация по каждому функциональному блоку (канал DL)
Информация по каждому функциональному блоку (канал UL)
В случае интерфейса Fronthaul нижнего уровня на основе опции разбиения по схеме 7-2x для каналов DL и UL требуемые внешние потоки данных (исключая M-плоскость) для обмена информацией между O-DU и O-RU можно разделить на следующие категории (см. рисунок 8):
а) плоскость данных пользователя:
-
поток данных 1a: потоки данных IQ в частотной области FFT на DL,
-
поток данных 1b: потоки данных IQ в частотной области FFT на UL,
-
поток данных 1c: поток данных PRACH IQ в частотной области FFT;
-
поток данных 2a: команды планирования (DL и UL) и команды формирования луча,
-
поток данных 2b: команды и запросы конфигурации LAA «Прослушивание перед разговором» (LBT),
-
поток данных 2c: сообщения о состоянии LBT LAA и ответные сообщения;
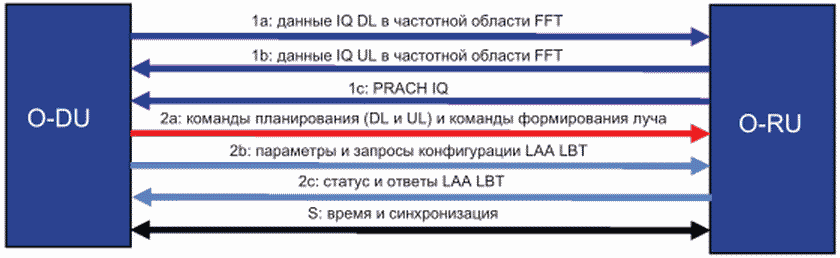
Рисунок 8 — Потоки данных Fronthaul нижнего уровня
Примечание — На рисунке 8 потоки M-плоскости не представлены.
Отображение содержимого потока данных описано в таблице 3.
Отображение информации о потоках данных
2.4 Требования к задержке
2.4.1 Общие положения
Разбиение Fronthaul нижнего уровня внутри физического канала PHY должно обеспечивать поддержку жестких требований по полосе пропускания и задержке. Это подразумевает использование специального профиля обслуживания Fronthaul, поддерживаемого транспортной сетью, который может отличаться в зависимости от операционной среды, топологии и целей использования. Общая концепция и модель задержки основаны на эталонных точках eCPRI для определений управления задержкой. В настоящем стандарте также представлены дополнительные сведения о задержках на каналах DL и UL. Отдельный набор параметров синхронизации применяется к каждому O-RU, присоединенному к O-DU. В настоящем стандарте определены несколько подходов, которые можно использовать для обеспечения функционально совместимого решения по синхронизации.
Контрольные точки, определенные для eCPRI (см. рисунок 9):
- O-DU: R1/R4 — интерфейс передачи/приема на O-DU;
- O-RU: R2/R3 — интерфейс приема/передачи на O-RU;
- Ra: антенный интерфейс на O-RU.
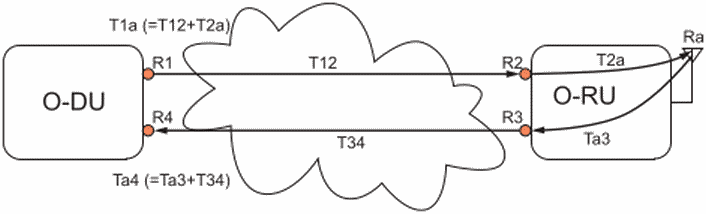
Рисунок 9 — Определение контрольных точек для управления задержками
Задержка передачи между O-DU и O-RU выражается параметрами T12 (DL) и T34 (UL). Задержка передачи охватывает только время с момента, когда бит отправляется блоком-отправителем (R1/R3), до момента его получения приемником (R2/R4). В транспортной сети Ethernet эти задержки могут быть непостоянными из-за задержек переключения (т.е. PDV), поэтому транспортную задержку следует рассматривать как диапазон с верхней и нижней границами:
В Ra требуется фиксированная синхронизация, поэтому Ra используется в качестве контрольной точки для управления задержкой в модели eCPRI. Передача и прием в контрольных точках измеряются относительно Ra, в результате чего получаются параметры модели задержки, приведенные в таблице 4.
Параметры модели задержки eCPRI для задержки между O-DU/O-RU
На обоих концах канала будет использована общая шкала времени. Относительная временная ошибка между O-DU и O-RU должна быть в пределах 3 мкс (+/- 1,5 мкс). Это требование применяют независимо от нахождения O-DU на пути синхронизации к O-RU (как определено в разделе 8).
2.4.2 Взаимосвязь временных параметров
Для обеспечения надлежащего приема данных приемником по интерфейсу пакетной передачи данных должны быть соблюдены несколько соотношений между определенными выше параметрами. В любом направлении (канал DL/канал UL) отправителю требуется некоторое время, чтобы фактически передать пакеты в среду передачи. При этом количество данных для любого интервала (например, символа) может варьироваться, что приводит к разному времени передачи, на которое может влиять несколько факторов, включая скорость передачи данных, пропускную способность радиоинтерфейса и степень сжатия данных. Максимальное количество времени, разрешенное передатчику для отправки всех данных за интервал (окно передачи), определено как T1amax — T1amin. Это допустимое время основано на характеристиках передачи и O-RU.
Для учета транспортных вариаций и времени передачи в приемнике используют окно приема. Это позволяет принимать пакеты, содержащие образцы для определенного символа, в пределах окна и при этом передаваться на Ra в требуемое время. Размер окна приема должен охватывать максимальное время передачи отправителем и транспортные вариации в сети Fronthaul. Из этого условия следует первое из соотношений задержек, необходимых для получения работоспособного решения для синхронизации (см. таблицу 5):
Окно приема >= окно передачи + транспортная вариация.
| Канал | Окно приема | Окно передачи | Транспортная вариация |
|---|---|---|---|
| DL | T2amax — T2amin | T1amax — T1amin | T12max — T12min |
| UL | Ta4max — Ta4min | Ta3max — Ta3min | T34max — T34min |
Положение во времени окон приема/передачи в O-RU фиксировано относительно радиоинтерфейса. При этом положение соответствующих окон в O-DU зависит от O-RU и транспортных параметров. Для гарантированного приема пакетов, отправленных из O-DU в O-RU в пределах окна приема O-RU, также должны быть соблюдены отношения, приведенные в таблице 6.
Положение во времени окна передачи/приема O-DU
Окно передачи O-DU в U-плоскости (T1amax — T1amin) определяется отношениями, указанными выше, на основе окна приема O-RU и максимальной транспортной вариации (max). Оно не указывает точное время передачи от O-DU, но устанавливает границы передачи O-DU в U-плоскости. Окно представляет математические границы, наложенные на O-DU в результате ограничений на блок O-RU и транспортные параметры. Можно определить ограничения для любого из O-DU, транспортных параметров и O-RU, зная два других. Обычно ограничение на O-RU устанавливается заранее исходя из оборудования, а транспортные параметры являются частью общих параметров сети.
Окно, определяемое этими соотношениями, должно быть больше или равно фактическому максимальному времени, необходимому O-DU для передачи всех данных для символа (TXmaxO-DU). То есть окно должно быть, по крайней мере, достаточно большим, чтобы O-DU мог передавать данные в худшем случае в пределах окна. Где именно в пределах окна O-DU передает (например, начало, середина, конец) и какая часть окна используется при передаче O-DU, зависит от конструкции O-DU.
Пример - Для канала DL при следующих вводных данных:
- параметры O-RU: T2amin = 100 мкс, T2amax = 260 мкс;
- транспортные параметры (прямое волокно указанной длины): T12min = 50 мкс, T12max = 51 мкс, требуемое окно передачи O-DU будет определено следующим образом:
- T1amax < 260 + 50;
- T1amin > 100 + 51.
Это обеспечивает наибольшее окно передачи, доступное для O-DU. Если, например, TXmaxO-DU составляет всего 30 мкс, то O-DU может определить, где в пределах окна можно начать свою передачу, при условии, что передача завершается до T1amin.
Однако, если тот же O-DU соединен с O-RU с меньшим окном приема (например, T2amin = 100, T2amax = 150), при использовании транспортной сети с тем же T12min, но с 15 мкс PDV (T12max = 65), будет получен следующий результат:
Это решение по задержке работает (200 — 165 >= 30), но с меньшими запасом и гибкостью в отношении того, где в пределах окна O-DU может начать передачу.
Окно передачи O-DU в C-плоскости определяется по такой же концепции, как и окно передачи O-DU в U-плоскости. Однако окно передачи O-DU в C-плоскости может быть больше по размеру и, следовательно, может начинаться намного раньше по времени по сравнению с окном передачи O-DU в U-плоскости.
В определенных сценариях, таких как передача значений формирования луча в реальном времени для применения mMIMO с использованием расширения секции типа 11, сообщения C-плоскости необходимо распределить во времени, чтобы избежать пиковой пропускной способности (см. рисунок 10).
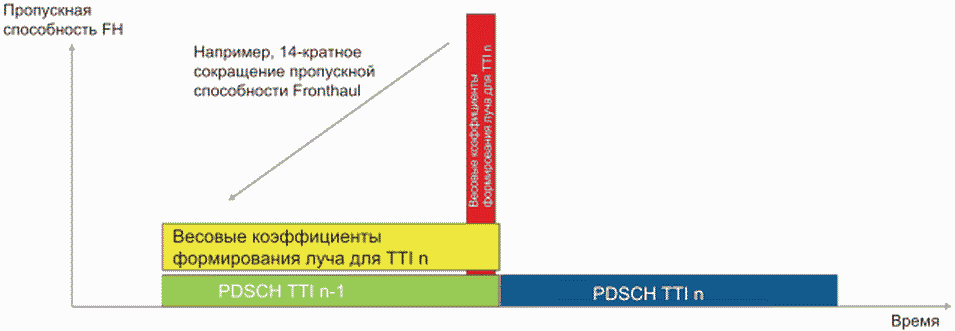
Рисунок 10 — Пример преимущества использования более длинного окна tx/rx C-плоскости по сравнению с окнами U-плоскости
2.4.3 Синхронизация U-/C-плоскости
Основные параметры задержки описывают общую модель задержки и характеристики интерфейса O-RAN. Интерфейс O-RAN разделен на части C-плоскости и U-плоскости. C-плоскость должна быть доступна для обработки соответствующих пакетов U-плоскости. Для поддержки координации синхронизаций C-плоскости и U-плоскости в интерфейсе O-RAN заложено, что сообщения C-плоскости должны прибывать в O-RU за некоторое время (задаваемое параметром Tcp_adv_dl) до наиболее позднего возможного времени, в которое может прибыть первое соответствующее сообщение U-плоскости. (Для параметра Tcp_adv_dl можно установить значение 0, но модель задержки O-RAN этого не предполагает.) В результате O-RAN определяет временные соотношения и параметры канала DL, показанные на рисунке 11.
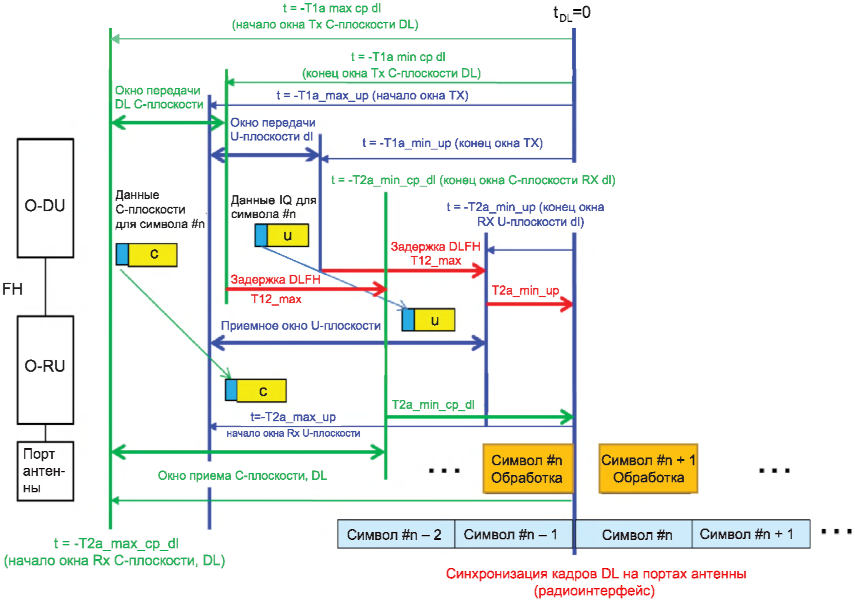
Рисунок 11 — Временные отношения для каждого символа IQ в направлении DL (U-плоскость и C-плоскость)
O-RAN не предполагает, что окна передачи для C-плоскости и U-плоскости имеют одинаковый размер. Tcp_adv_dl допускает различное выравнивание соответствующих окон передачи/приема, как показано на рисунке 11. Эталон (обозначается как «tDL = 0») — это передача наиболее ранней выборки IQ во временной области внутри символа (включая циклический префикс), которая генерируется из данных IQ, полученных в сообщениях U-плоскости, специфичных для символа, идентифицированного как symbolId (опционально настраивается с помощью timeOffset).
Сообщение C-плоскости канала DL может относиться к одному или нескольким символам; окна передачи и приема для сообщения C-плоскости нисходящего канала, ссылающегося на несколько символов, относятся к началу наиболее раннего символа, на который ссылается сообщение (идентифицированного startSymbolId; опционально настраивается с помощью timeOffset).
Для канала UL сообщения в C-плоскости отправляются от O-DU к O-RU, а в U-плоскости — от O-RU к O-DU. Поскольку сообщения в C-плоскости отправляются от O-DU к O-RU, здесь контрольные точки R1/R2 и соответствующие параметры синхронизации. Однако синхронизация C-плоскости канала UL характеризуется не относительно синхронизации C-плоскости или U-плоскости канала DL, а относительно Ra. Получаемая в результате модель задержки O-RAN для каналов, не являющихся каналами PRACH, показана на рисунке 12.
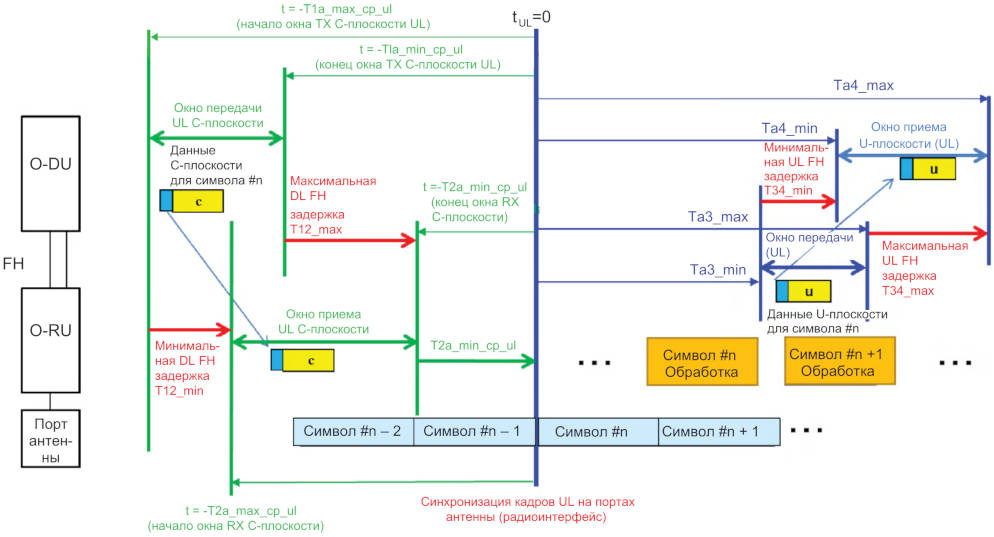
Рисунок 12 — Временные отношения для каждого символа IQ в направлении UL (U-плоскость и C-плоскость)
Сообщение C-плоскости канала UL, не описывающее канал PRACH, может относиться к одному или нескольким символам. Контрольной точкой для сообщения C-плоскости канала UL (обозначается как «tUL = 0») является прием наиболее ранней выборки IQ во временной области (начало циклического префикса), характерной для наиболее раннего символа, на который ссылается сообщение (указывается startSymbolId; если используется сообщение секции типа 3, timeOffset также будет указывать на эту контрольную точку).
Контрольная точка для сообщений U-плоскости канала UL, относящихся к каналам, не являющимся каналами PRACH (обозначается как «tUL = 0»), — это прием наиболее ранней выборки IQ во временной области в пределах символа (начало циклического префикса), на который ссылается сообщение (указывается symbolId; если используется сообщение секции типа 3, timeOffset также будет указывать на эту контрольную точку). На «tUL = 0» не влияет смещение выборки FFT, настроенное для M-плоскости, т.к. сконфигурированное смещение выборки FFT не может быть больше длины CP.
Из-за характеристик, относящихся к длине CP и длине символов PRACH, PRACH обрабатывается отдельным способом. Особенно для длинной преамбулы PRACH форматов 0...3 как длина CP, так и длина повторяемой части намного больше, чем соответствующие части, например для символов PUSCH. Для других форматов PRACH (A1..C2) длина CP может быть предельно большой по сравнению с CP для символов PUSCH [примерно в 14 раз больше (C2)]. Следствием длинной CP и/или длинной повторяемой части конкретных форматов PRACH является увеличение значений Ta3min и Ta3max. Вследствие этого длительность CP PRACH и количество повторяющихся частей исключаются из значений этих параметров, предоставляемых O-RU.
O-DU получает информацию о характеристиках используемого формата PRACH (например, длина CP, количество повторений), и на основе этой информации положение и размер окна приема вычисляются блоком O-DU. Значения для Ta3min и Ta3max — это те значения, которые извлекаются из O-RU для SCS, примененного для PRACH.
Сообщение C-плоскости канала UL, описывающее PRACH, может относиться к одной или нескольким повторяемым частям последовательности PRACH (повторения PRACH) в зависимости от формата PRACH. Для форматов PRACH с повторением используется только одно сообщение C-плоскости для ссылки на все повторения PRACH для конкретного случая PRACH.
Контрольная точка для сообщения C-плоскости, описывающего PRACH, обозначается как startSymbolId.
Когда startSymbolId является временем приема наиболее ранней выборки IQ во временной области (начало циклического префикса), характерной для повторения PRACH, на которое ссылается сообщение, применяют следующие принципы:
- разрешено только для форматов PRACH без повторений и только с одним случаем PRACH в слоте, например формат 0;
- cpLength устанавливается на ненулевое значение в сообщении C-плоскости, описывающем PRACH (секция, тип 3), которое должно указывать фактическую длительность CP.
Когда startSymbolId является началом последней временной привязки символа, которая начинается прямо во время или до приема наиболее ранней выборки IQ во временной области (после циклического префикса PRACH), которая характерна для первого повторения PRACH, на которое ссылается сообщение, применяют следующие принципы:
- разрешено для всех форматов PRACH;
- cpLength устанавливается на ноль в сообщении PRACH C-плоскости (секция, тип 3);
- если значение SCS, предоставляемое «frameStructure», равно или более 15 кГц, то временная привязка символа, используемая для определения startSymbolId, основывается на нумерологии значения SCS, предоставленного frameStructure. Если значение SCS, предоставленное frameStructure, менее 15 кГц (например, для форматов PRACH с длинной вводной частью), то временная привязка символа, используемая для определения startSymbolId, основывается на нумерологии SCS 15 КГц;
- когда параметр ul-fft-sampling-offset для PRACH установлен (через M-плоскость) на ненулевое значение, синхронизация наиболее ранней выборки IQ увеличивается на это значение. Тем не менее временная привязка эталонного символа, которая используется для определения значения startSymbolId в сообщении PRACH C-плоскости, не зависит от параметра ul-fft-sampling-offset. Следовательно, с ненулевым значением ul-fft-sampling-offset для PRACH, возможно, что временная привязка последнего символа, которая начинается прямо во время или до приема наиболее ранней выборки IQ во временной области (после циклического префикса PRACH), характерной для первого повторения PRACH, может измениться на более раннюю временную привязку символа по сравнению с тем, когда параметр ul-fft-sampling-offset для PRACH равен нулю. Таким образом, O-DU должен учитывать ul-fft-sampling-offset для PRACH при определении значения startSymbolId. Если параметр ul-fft-sampling-offset для PRACH установлен на ненулевое значение, ожидается, что это значение будет порядка наносекунд.
Контрольной точкой для сообщения PRACH U-плоскости является прием наиболее ранней выборки IQ во временной области в пределах повторения PRACH (после циклического префикса PRACH), на которую ссылается сообщение.
Для первого повторения передачи PRACH:
- если параметр cpLength установлен на ненулевое значение в сообщении PRACH C-плоскости (секция, тип 3), ссылающемся на повторение PRACH, то эта контрольная точка для сообщения PRACH U-плоскости указывается с помощью timeOffset (определяющего начало циклического префикса PRACH) + cpLength — ul-fft-sampling-offset (для PRACH);
- если параметр cpLength установлен на ноль в сообщении PRACH C-плоскости (секция, тип 3), относящемся к повторению PRACH, то эта контрольная точка для сообщения PRACH U-плоскости указывается с помощью timeOffset [определяющего начало повторения PRACH (после циклического префикса PRACH)] — ul-fft-sampling-offset (для PRACH).
Для последующих повторений PRACH (для форматов PRACH с повторением) эта контрольная точка для сообщения PRACH U-плоскости сдвигается на длительность последовательности PRACH.
На рисунках 13 - 16 показаны временные отношения для PRACH с использованием некоторых конкретных форматов PRACH (формат 0, формат 1, формат B4 и формат C0) в качестве примеров.
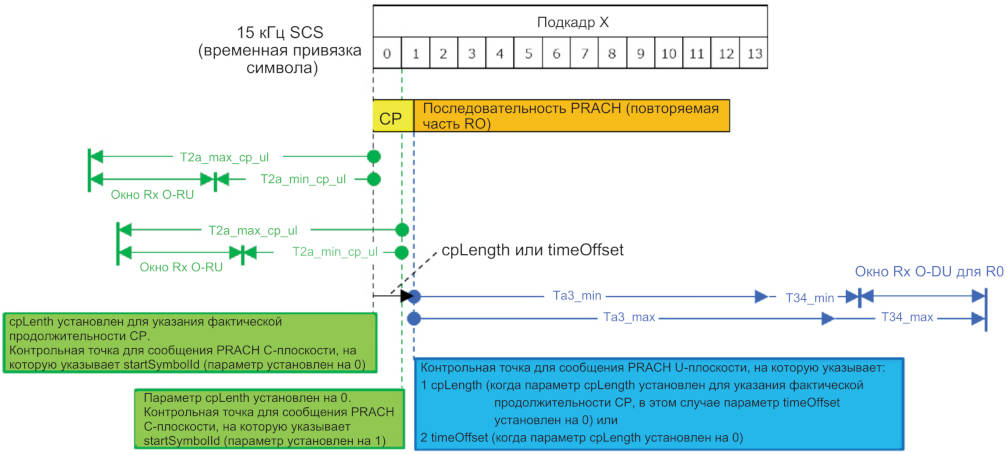
Рисунок 13 — Временные отношения для PRACH (формат 0)
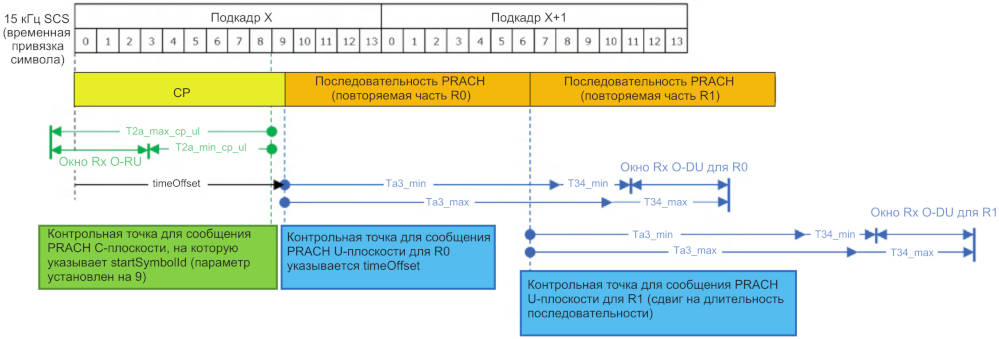
Рисунок 14 — Временные отношения для PRACH (формат 1)
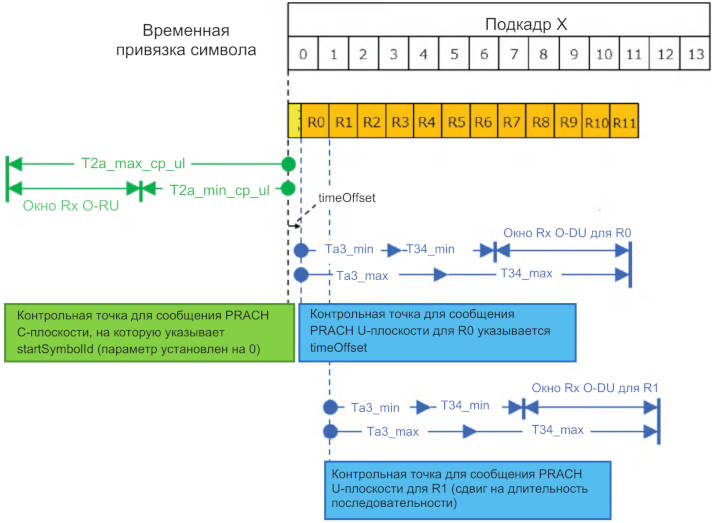
Рисунок 15 — Временные отношения для PRACH (формат B4)
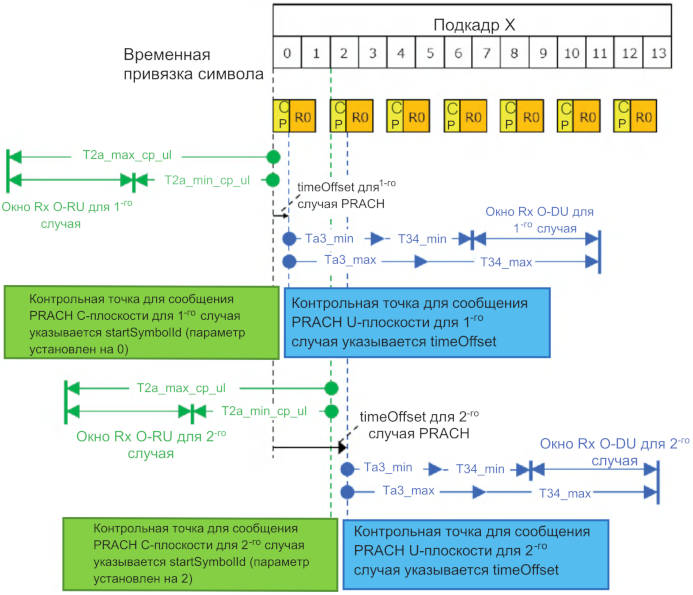
Рисунок 16 — Временные отношения для PRACH (формат C0)
Результирующие параметры модели задержки O-RAN приведены в таблице 7.
Параметры модели управления задержкой O-RAN
Соотношения между различными параметрами модели задержки канала DL и UL приведены в таблицах 8 и 9 соответственно.
Соотношения между параметрами задержки канала DL
Соотношения между параметрами задержки канала UL
Для правильной работы интерфейса O-RAN окна передачи и приема в O-DU должны быть синхронизированы. Синхронизация окна O-RU основана на Ra. Для синхронизации окна передачи и приема O-DU необходимы следующие параметры:
Ожидаемая точность заявленных характеристик задержки O-RU составляет 200 нс. Значение 200 нс выбрано как компромисс между предельно высокой точностью (десятки наносекунд), которая упрощает буферизацию в O-RU, и меньшей точностью (~0,5 мкс), чего относительно легко достичь в четко управляемой сети Ethernet. Эта точность применяется только к заявленному времени начала и конца окон приема и передачи относительно Ra. Ra — фиксированная контрольная точка согласно соответствующим стандартам радиоинтерфейса и поддерживаемым функциям. В качестве примера: если заявленное время O-RU T2a_min_up составляет 20 мкс, то O-RU может начать обработку данных в период от 19,8 до 20,2 мкс до символа в течение времени передачи (Ra). Однако O-RU должен осуществлять передачу по радиоинтерфейсу с точностью, определенной стандартами радиоинтерфейса.
Поддерживаемые O-RAN методы предоставления O-DU необходимой информации для правильной синхронизации окон передачи и приема приведены в таблице 10.
Методы синхронизации окна передачи/приема O-DU
2.4.4 Методы вычисления задержки
2.4.4.1 Общие положения
Цель управления задержкой для интерфейсов O-RAN состоит в гарантировании синхронизации окон передачи/приема O-DU для поддержки характеристик O-RU и транспортной сети. Вычислительные методы требуют, чтобы O-DU устанавливал требуемые окна передачи и приема на основе характеристик задержки O-RU и характеристик транспортной сети. Затем O-DU определяет, может ли O-DU приспособиться к требуемым окнам передачи и приема. Если может, то он задает для своих окон передачи и приема (в зависимости от собственной конструкции) наиболее подходящие настройки. Например, O-DU может иметь фиксированный набор окон передачи и приема. После этого O-DU может выбрать фиксированные настройки, которые наиболее соответствуют характеристикам задержки транспортирования (T12/T34) и O-RU для подключенных O-RU.
O-DU должен подать соответствующее уведомление в случае невозможности размещения требуемых окон передачи и приема.
Синхронизация окна передачи в O-DU требует, чтобы выполнялись следующие условия на основе соотношений задержки в канале DL, определенных в таблице 8:
а) O-DU должен иметь возможность передавать сообщение U-плоскости DL (T1a_min_up/T1a_max_up):
-
достаточно рано (например, до T1a_min_up), чтобы гарантировать его получение в O-RU до T2a_min_up,
-
достаточно поздно (например, после T1a_max_up), чтобы гарантировать его неполучение до T2a_max_up;
б) O-DU должен иметь возможность передавать сообщения C-плоскости в своих соответствующих окнах.
Синхронизация окна приема в O-DU требует, чтобы выполнялись следующие условия на основе соотношений задержки в канале UL, определенных в таблице 9. O-DU должен установить свое окно приема для U-плоскости UL (Ta4_min, Ta4_max):
- достаточно рано, чтобы гарантировать, что сообщение U-плоскости UL не будет получено до Ta4_min;
- достаточно поздно, чтобы гарантировать, что сообщение U-плоскости UL не будет получено после Ta4_max.
Для правильного управления задержкой следует соблюдать ограничения O-DU, приведенные в таблице 11.
Если какое-либо из ограничений O-DU нарушается, то правильная задержка не может быть гарантирована.
2.4.4.2 Временная область Fronthaul
При использовании подхода с вычислением задержки необходимо учитывать ту область, в которой применены параметры задержки O-DU. Временную область определяют как набор портов O-DU и O-RU, в которых использованы вычисленные параметры задержки O-DU. Временная область O-DU может охватывать один порт O-DU или несколько портов O-DU, причем O-DU требует, чтобы одни и те же параметры синхронизации O-DU применялись ко всем портам O-DU в области.
Аналогично каждый порт O-DU в области может поддерживать трафик C/U-плоскости O-RAN к одному порту O-RU или более. Следовательно, временная область Fronthaul включает в себя один или несколько DU_Port_ID и один или несколько RU_port_ID.
При вычислении окон передачи/приема O-DU единый набор параметров задержки для O-DU должен охватывать наихудший случай транспортной сети и характеристик задержки O-RU в пределах области. Использованы следующие параметры транспортной сети для временной области (см. таблицу 12):
- T12_minij: T12_min между DU_Port_ID(i) и RU_Port_ID(j);
- T34_minij: T34_min между DU_Port_ID(i) и RU_Port_ID(j).
Примечание - Предполагается, что если временная область имеет несколько значений T12_min/T34_min, то характеристики задержки измеряют. Для измеренной задержки передачи невозможно измерить максимальную задержку. Значения T12_max и T34_max в этом случае вычисляют путем добавления заранее определенного (например, через SLA) наихудшего варианта (PDVmax) к соответствующим значениям минимальной задержки передачи.
Параметры задержки радиоблока для порта O-RU «j» в пределах временной области
| Значение задержки | U-плоскость канала DL | U-плоскость канала UL | C-плоскость канала DL <*> | C-плоскость канала UL |
| Минимальное | T2a min upj | Ta3 minj | T2a min cp dlj | T2a min cp ulj |
| Максимальное | T2a max upj | Ta3 maxj | T2a max cp dlj | T2a max cp ulj |
| <*> Tcp_adv_dl может отличаться для RU внутри области, поэтому T2a_min_cp_dl и T2a_max_cp_dl должны использоваться для определения окна C-плоскости нисходящего канала. | ||||
Получаемые параметры, используемые для определения окна O-DU для временной области, приведены в таблицах 13 и 14.
Параметры транспортной сети для временной области
| Значение задержки | Канал DL | Канал UL |
|---|---|---|
| Минимальное | T12 min = MIN(T12 minij) | T34 min = MIN(T34 minij) |
| Максимальное | T12 max = MAX(T12 minij) + PDVmax | T34 max = MAX(T34 minij) + PDVmax |
Параметры задержки O-RU для временной области
Данные, приведенные в таблицах 13 и 14, используют для получения соответствующих параметров задержки, применяемых во временных отношениях, определенных в таблицах 8 и 9, для поддержки методов вычисления, рассмотренных ниже.
При использовании подхода с вычислением задержки в O-RAN рассматривают две ситуации:
- метод определенной транспортной сети: задержка сети определена заранее (обычно оператором сети), и на основе этого определения вычисляют задержки. В определении, как правило, учитывают максимальную задержку сети с допущением, что меньшую задержку проще разместить;
- метод измеренной транспортной сети: задержку сети оценивают на основе фактических измерений задержки пакетов в нисходящем и восходящем каналах (допускается симметричная задержка).
2.4.4.3 Метод определенной транспортной сети
С помощью метода определенной транспортной сети окна передачи и приема O-DU определяют на основе заранее определенных характеристик транспортной сети и характеристик задержки O-RU в пределах временной области. Для применимости этого подхода необходимо, чтобы характеристики задержки O-RU, приведенные в таблице 14, для каждого O-RU во временной области были доступны для O-DU. O-DU может адаптировать свои окна передачи и приема для соответствия характеристикам задержки O-RU, если O-DU имеет такую возможность. Адаптация окон передачи и приема O-DU может быть ограничена конструкцией O-DU.
В спецификации M-плоскости приведена подробная информация о получении параметров O-RU. В качестве варианта O-RU может адаптировать свою информацию о профиле задержки, особенно для канала UL, на основе профиля задержки O-DU и задержки транспортной сети (T12_min/T34_min). Если эта опция поддерживается, то O-DU должен предоставить свой профиль задержки, а также T12_min для O-RU. При обмене этой информацией следует использовать тот же подход, который определен для обмена профилем задержки O-RU. При этой опции O-RU получает профиль задержки O-DU перед отправкой своего профиля задержки в O-DU. O-DU не оповещается об изменении информации профиля задержки O-RU. Он просто использует профиль задержки, предоставляемый O-RU, как и без этой опции.
Характеристики задержки для O-RU могут быть изменены в зависимости от свойств радиоинтерфейса. Для обеспечения взаимодействия поддерживаемые O-RAN свойства радиоинтерфейса, которые могут быть использованы для поддержки различных характеристик задержки, ограничены пропускной способностью канала и SCS.
Набор характеристик задержки, применяемый к комбинации вышеуказанных свойств, называется профилем задержки. Для каждой поддерживаемой блоком O-RU комбинации вышеуказанных свойств должен быть идентифицирован профиль задержки. Для нескольких комбинаций вышеуказанных свойств можно использовать один и тот же профиль задержки O-RU. Эти профили задержки специфичны для O-RU.
При вычислении окна передачи и приема O-DU для временной области O-DU должен использовать профиль задержки, применимый для каждого O-RU, на основе свойств радиоинтерфейса, используемых O-RU в конкретной конфигурации сети. Как отмечалось ранее, возможен вариант, когда O-DU не способен регулировать свои окна передачи/задержки для соответствия требуемым окнам передачи или приема.
O-RU и O-DU могут иметь несколько профилей задержки в зависимости от конструкции. В таблице 15 показано содержание каждого профиля.
Используя параметры задержки, приведенные для соответствующего профиля для каждого O-RU во временной области, можно определить параметры O-RU каналов DL и UL, которые будут использованы для временной области (см. таблицу 12). Параметры задержки транспортной сети для этого метода постоянны и указаны как часть сети. Отношения задержки (см. таблицы 8 и 9) могут быть использованы для определения параметров задержки передачи и приема O-DU. Ограничения для каналов DL и UL O-DU (см. таблицу 11) применяются, чтобы гарантировать возможность поддержки вычисленных окон.
2.4.4.4 Метод измеряемого транспортного потока
С помощью метода измеряемого транспортного потока окна передачи и приема O-DU определяют на основе характеристик задержки O-RU (см. 2.4.4.2) и измеренных задержек транспортной сети между всеми портами O-DU и портами O-RU во временной области. O-DU должен измерять задержку(и) транспортной сети для всех пар портов O-RU/O-DU во временной области и адаптировать свои окна передачи и приема к измеренным характеристикам задержки транспортной сети.
O-RAN специфицирует использование сообщений измерения однонаправленной задержки, как определено в спецификации eCPRI (см. таблицу 16). Если применяют другие методы, то в обеих конечных точках должен быть общий подход. Подход eCPRI дает следующие преимущества:
- тип и адрес Ethernet (и IP-адрес/порт UDP) между O-DU и O-RU, аналогичные используемым для C-плоскости и U-плоскости в целях получения согласованных измерений;
- измерение однонаправленной задержки eCPRI позволяет варьировать размеры пакетов для оптимального моделирования реального трафика;
- подход eCPRI позволяет проводить отдельные измерения T12 и T34, и измерения в обоих направлениях могут быть инициированы любым узлом связи.
Для этого измерения задержки необходимо использовать eCPRI, так как другой специфицированный транспортный механизм не поддерживает однонаправленные измерения задержки. Это верно, даже если RoE применен в качестве транспортного механизма C-плоскости и U-плоскости.
Сообщение измерения односторонней задержки eCPRI
O-DU инициирует измерения для T12, отправляя запрос на измерение однонаправленной задержки в O-RU. O-RU отвечает на сообщение с запросом об измерении односторонней задержки. Запрос имеет метку времени, основанную на времени передачи в O-DU (t1) и значении компенсации, для учета ожидаемого времени обработки от момента t1 до фактической передачи пакета в R1.
O-RU отмечает время получения сообщения с запросом (t2) и создает ответное сообщение, содержащее отметку времени приема (t2) и значение компенсации для учета ожидаемой задержки от приема пакета в R2 до отметки времени в O-RU. Затем O-DU вычисляет T12 по формуле, показанной на рисунке 17. Параметры tCV1 и tCV2 — это зависящие от реализации значения «компенсации», которые O-DU и O-RU могут использовать для размещения установленных задержек обработки временных меток. Этот процесс измерения, включая определение терминов на рисунке 17, описан в спецификации интерфейса eCPRI (см. [2]).
При измерении задержки в одном направлении цель состоит в определении минимальной задержки транспортной сети. Поскольку любой отдельный пакет может испытывать различные задержки в сети из-за PDV, необходимо выполнить несколько измерений. Так как требуемое значение является минимальным (T12_min или T34_min), минимальную задержку среди различных измерений используют для оценки минимальной задержки транспортной сети. O-DU может определять рассчитанное значение T12_min как значение T34_min. Для O-DU не обязательно запрашивать O-RU для выполнения измерения T34 с помощью удаленного запроса на измерение однонаправленной задержки.
Теоретической верхней границы задержки транспортной сети не существует. Максимальные значения определяют на основе измеренных минимальных значений плюс максимально допустимое изменение транспортного потока (PDVmax), определенное как часть SLA для транспортной сети.
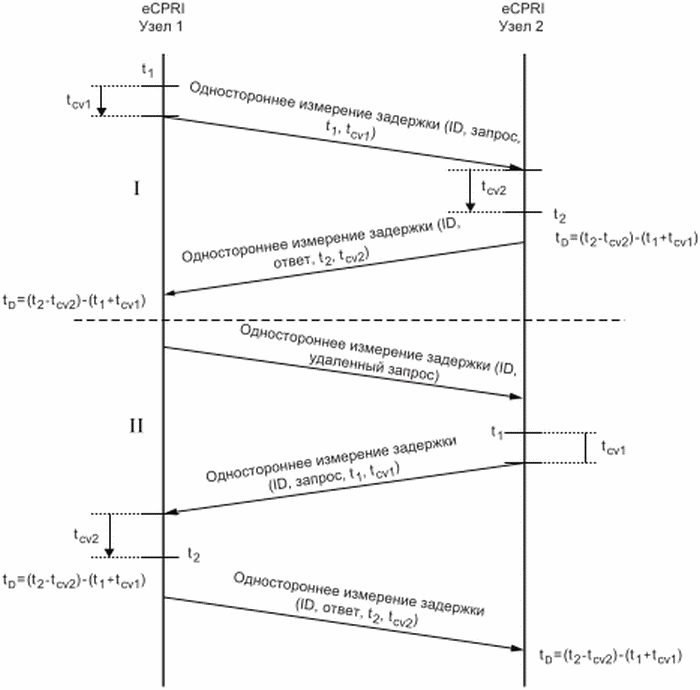
Рисунок 17 — Процедура измерения односторонней задержки eCPRI
O-DU должен измерять задержку, соответствующую каждой паре портов O-DU/O-RU в пределах временной области. Затем используют минимальную задержку для каждой пары портов в соответствии с таблицей 12, чтобы предоставить транспортные параметры, которые будут применены в соотношениях между задержками, приведенными в таблицах 8 и 9. Результирующая конфигурация задержки должна удовлетворять ограничениям со стороны O-DU.
Поскольку задержка транспортной сети необходима для установления правильной синхронизации, то это измерение выполняют первоначально перед отправкой трафика C-/U-плоскости. Измерение следует проводить с пакетами, использующими тот же приоритет L2 Cos или код DSCP L3, что и U-плоскость, чтобы гарантировать, что измерение точно отражает задержку транспортной сети U-плоскости. Это можно выполнять периодически для проверки задержки. В 2.4 описаны счетчики трафика, которые можно использовать для обнаружения ошибок. При обнаружении ошибки может потребоваться повторно измерить задержку и обновить синхронизацию O-DU или O-RU исходя из новых измерений.
2.4.5 Категории задержки для O-DU с динамическим опережением по времени
Для помощи при выборе оборудования для использования в конкретной транспортной сети, O-DU и O-RU O-RAN классифицируют на основе возможностей задержки. Оборудование подразделяют на категорию [AAAA-ZZ] и подкатегорию [.00-.1000]. Категория может быть использована для определения максимального значения T12max/T34max, которое может поддерживаться оборудованием.
Категории определяют следующим образом:
По определению параметра T1a_max_upO-Du — это наиболее раннее время, с которого O-DU может начать передачу. Из этого следует, что данное время, когда может быть гарантировано завершение передачи O-DU, — это T1a_max_upO-DU — TXmaxO-DU, из чего следует соотношение:
T1a_max_upO-Du — TXmaxO-DU — T2a_min_up >= T12max.
Аналогично для канала UL Ta4_max_upO-DU является наиболее поздним временем, когда O_DU может принять любой пакет от O-RU. Следовательно:
Ta4_max_upO-Du — Ta3_max_up >= T34max.
Оба соотношения графически показаны на рисунке 18.
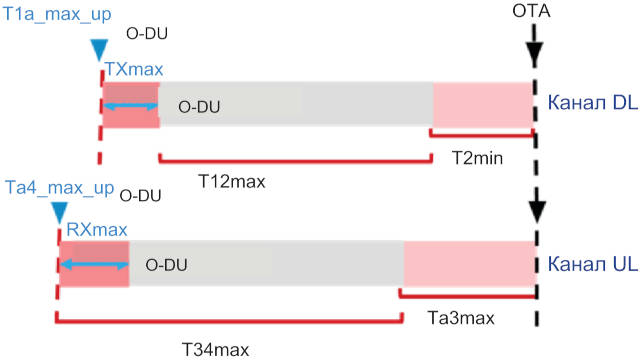
Рисунок 18 — Соотношения временных параметров восходящего и нисходящего каналов
Используя эти неравенства, для O-DU и O-RU можно назначить категории на основе ограничений, приведенных в таблице 17.
Максимальный поддерживаемый диапазон основан на минимальном значении T12_max/34_max. Это требует отдельной категоризации для каналов UL и DL для каждого O-DU и O-RU. Следовательно, пара категорий канала UL (AX) и пара категорий канала DL (BY) должны оцениваться для каждой пары O-DU и O-RU. Минимальное расстояние (T12_max/T34_max), представленное соответствующими парами (AX/BY), затем определяет максимальную задержку транспортной сети, которая может поддерживаться парой.
Каждая конечная точка имеет определенные значения для характеристик, определенных в таблице 17. Для классификации конечных точек они группируются на основе диапазона, в который попадает максимальная характеристика транспортной сети. В этом случае идентификация категории означает, что максимальная характеристика транспортной сети для конечной точки находится между максимальным и минимальным значениями для категории.
Поскольку категория определяет, что максимальная задержка, поддерживаемая для конечной точки, находится в пределах диапазона категорий, получаемая пара категорий (AX) определяет диапазон T12_max/T34_max для комбинации категорий. Комбинация может быть использована для определения максимального T12_max/T34_max и минимального T12_max/T34_max тех отношений, которые может поддерживать комбинация. Пара категорий определяет наилучший и наихудший случай для максимального диапазона, поддерживаемого комбинацией. Фактический максимальный диапазон, поддерживаемый конкретным O-DU/O-RU с заданной комбинацией категорий, будет находиться где-то в пределах диапазона. То есть для данного O-DU с категорией A и O-RU с категорией X T12_max/T34_max, поддерживаемых парой, определены как:
задержка_minAX <= (T12_max = T34_max) <= задержка_maxAX.
Также парную комбинацию можно соотнести с поддерживаемыми вариантами использования.
Категории полезны только для определения максимально возможных значений диапазона (T12_max/T34_max). Чтобы иметь возможность эффективно определять оборудование для конкретного варианта использования, также необходимо уметь определять значения T12_min/T34_min. Их можно определить в отношении вариации, где вариация указывает, насколько ниже T12_min/T34_min могут быть относительно T12_max/T34_max. То есть:
вариация DL = T12_max — T12_min;
вариация UL = T34_max — T34_min.
Дополнительный уровень категоризации требуется для учета вариации задержки транспортной сети (например, T12max — T12min), которую может поддерживать данная пара типов оборудования. Это решается с помощью подкатегорий. Общая поддерживаемая вариация представляет собой комбинацию окна приема в приемнике и вариацию передачи. Однако окно приема может быть намного больше, чем вариация передачи. Каждой конечной точке присваивают категорию как канала DL, так и канала UL. Подкатегория DL O-DU основана на вариации передачи, тогда как подкатегория UL O-DU — на окне приема. Для канала UL роли меняются местами, и подкатегория DL O-RU основана на окне приема, а подкатегория UL — на вариации передачи. В результате подкатегории определяют на основе роли конечной точки в конкретном направлении передачи (UL/DL).
Вариация канала DL (Tvariation_DL) определена на рисунке 19.
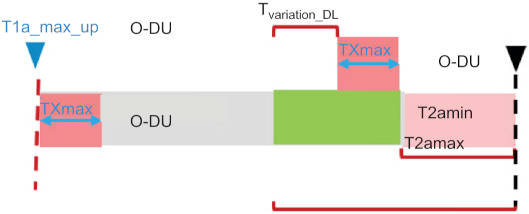
Рисунок 19 — Вариация передачи канала DL (Tvariation_DL <= T2a_max_up — T2a_min_up — TXmaxO-DU)
Вариация канала UL (Tvariation_UL) определена на рисунке 20.
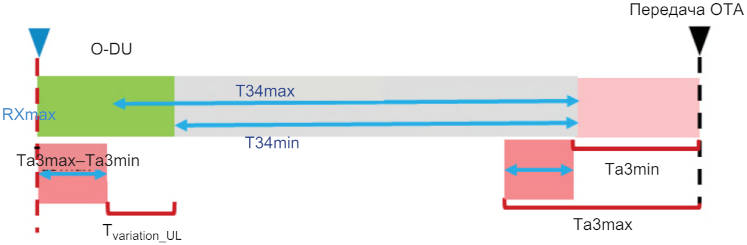
Рисунок 20 — Вариация передачи восходящего канала [Tvariation_UL <= RXmaxO-DU — (Ta3_max — Ta3_min)]
Используя соответствующие ограничения, вариативность может быть определена на основе характеристик задержки O-DU и O-RU, как показано в таблице 18.
Подкатегории для каждого направления определяют с использованием характеристик конечной точки. Как и категории, подкатегории указывают, что конечная точка имеет вариативную характеристику, которая попадает в обозначенный диапазон подкатегорий. Если предполагается, что вариативность передачи и окна приема будут иметь разные диапазоны, создают отдельные таблицы. Однако, поскольку подкатегории являются числовыми [.####], для упрощения эти значения присваивают аналогичным образом. Значение #### представляет время в десятках микросекунд для конкретного свойства конечной точки.
Например, если O-RU с категорией X имеет T2a_min — T2a_max = 163 мкс, подкатегория для O-RU будет [.16]. Создание полной категории для O-RU — X.16 («.» — это не точка в десятичной дроби, а только разделитель). При использовании данного подхода подкатегория приемника и подкатегория передатчика может быть напрямую применена для определения динамического диапазона в любом направлении:
- подкатегория TX: .06;
- подкатегория RX: .16;
- результирующая Tvariability = 16 * 10 — 6 * 10 = 100 мкс.
Результирующая величина указывает нижнюю границу максимального динамического диапазона, поддерживаемого в одном направлении. Минимальная Tvariability UL и DL используется для определения максимального динамического диапазона для комбинации (например, максимальная разница между T12_max и T12_min, которая может быть поддержана).
В случае динамического опережения синхронизации, поскольку O-DU может устанавливать наиболее раннее время передачи на основе измеренного T12_max, полный диапазон вариативности доступен независимо от T12_max. Например, если комбинация O-DU/O-RU имеет вариативность 100 мкс и максимальный диапазон T12_max 250 мкс, комбинация может поддерживать измеренное значение T12_max (<= 250 мк) и T12_min T12_max — 100 мкс. Таким образом, если измеренное значение T12_max равно 200 мкс, то комбинация может поддерживать T12_max равным 200 мкс и T12_min равным 100 мкс.
2.4.6 Категории задержки для O-DU с фиксированным опережением по времени
Такие же концепции категорий применяют для тех O-DU, которые поддерживают фиксированные окна передачи/приема. Времена наиболее раннего окна передачи и наиболее позднего окна приема определяет максимальный диапазон, который O-DU может поддерживать. Время T1a_max_upO-DU для O-DU равно T1a_max_up наиболее раннего фиксированного окна передачи. Аналогично Ta4_maxO-DU равно Ta4_max последнего окна приема. Затем исходя из этого значения присваивают категорию O-DU.
Однако фиксированные окна передачи и приема влияют на вариативность. Фиксированное время передачи приводит к отправке пакетов раньше, чем это абсолютно необходимо для достижения фактического T12_max (т.е. значения T12_max, которое либо измеряет, либо устанавливает провайдер) (см. рисунок 21).
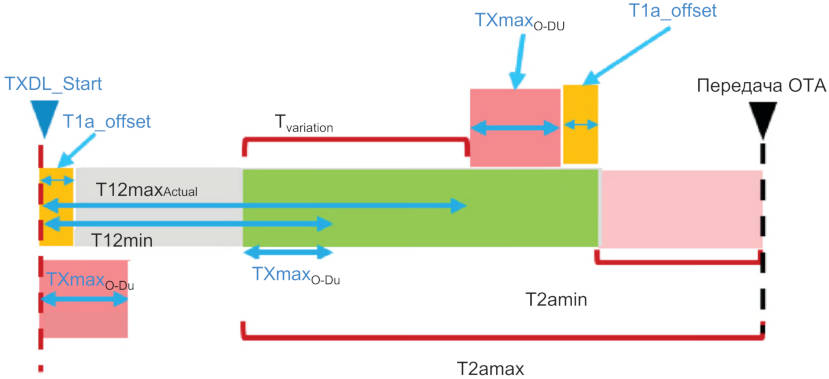
Рисунок 21 — Фиксированное время передачи
Поскольку TXDL_Start происходит раньше, чем требует T1a_offset для T12_max, последние пакеты прибывают как минимум на T1a_offset до T2a_min_up. Это приводит к тому, что значение T1a_offset приемного буфера O-RU используют постоянно, что подразумевает, что O-RU требует дополнительный буфер для компенсации T1a_offset. Поскольку TXDL_Start фиксировано, T12min также фиксируется: на T12min = TXDL_Start — (T2a_max_up — TXmaxO-DU).
Поскольку T12min не изменяется, получаемая Tvariation уменьшается на T1a_offset. Для поддержки T12min O-RU должен обеспечить T1a_offset + T12max — T12min + TXmaxO-DU.
Также следует отметить, что если T12_max + T2a_min_up = T1a_max_upO-DU (например, в максимальном диапазоне), то T1a_offset = 0. Но по мере уменьшения фактического значения T12_max объем приемного буфера, используемый T1a_offset, увеличивается на соответствующую величину.
Это относится и к UL. В результате T34_min определяют относительно T34_max для комбинации, а не относительно измеренного T34_max.
2.4.7 Управляемый трафик U-плоскости без задержки
Хотя большая часть данных U-плоскости должна соответствовать ограничениям на задержку, описанным выше, существуют определенные типы трафика U-плоскости, для которых окна приема могут быть неприменимы. Отсутствие ограничений окна передачи/приема к таким данным позволяет расширить передачу данных через интерфейс Fronthaul, чтобы уменьшить пиковую полосу пропускания, требуемую интерфейсом.
На рисунке 22 показан пример SRS как управляемого трафика U-плоскости без задержки.
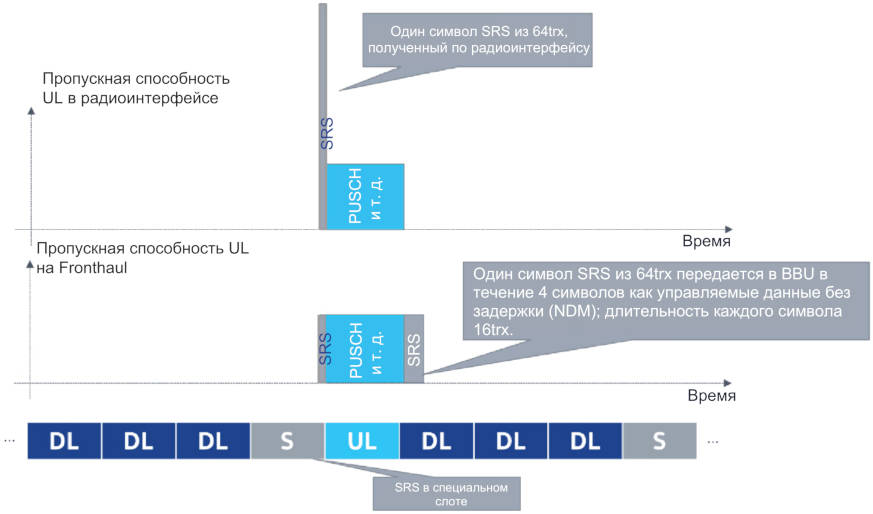
Рисунок 22 — SRS как управляемый трафик U-плоскости без задержки
В этом примере большой объем данных SRS принимается во время специального слота на радиоинтерфейсе. Допуская передачу данных SRS от O-RU к O-DU за пределами нормального окна передачи и позволяя ему применять неиспользуемую иным образом полосу пропускания интерфейса Fronthaul, можно существенно понизить требуемую пиковую полосу пропускания Fronthaul.
Управляемые потоки трафика U-плоскости без задержки должны легко отличаться от управляемых потоков трафика U-плоскости с задержкой. Идентификация потоков трафика U-плоскости с использованием идентификаторов eAxC описана в 3.4, и eAxC следует использовать для разграничения управляемого трафика с задержкой и управляемого трафика без задержки (например, некоторые пакеты, идентифицированные eAxC или Pcid, могут передавать управляемый трафик U-плоскости с задержкой, в то время как другие пакеты, идентифицированные eAxC или Pcid, могут передавать управляемый трафик U-плоскости без задержки). Потоки управляемого трафика U-плоскости без задержки не могут использовать такие же идентификаторы eAxC, как и потоки управляемого трафика U-плоскости с задержкой. Различные идентификаторы RU_Port_ID выделяют в идентификаторе eAxC для различения потоков управляемого трафика U-плоскости без задержки и потоков управляемого трафика U-плоскости с задержкой в одном и том же направлении (UL/DL). Не требуется, чтобы идентификаторы RU_Port_ID, используемые в UL для управляемого трафика без задержки, были равнозначны идентификаторам, применяемым в DL.
Управляемый трафик без задержки может быть отправлен отправителем без учета окна передачи для соответствующего символа радиоинтерфейса. Точно так же приемник не будет отбрасывать управляемый трафик без задержки, принятый за пределами нормального окна приема для соответствующего символа радиоинтерфейса. Однако временная привязка символа радиоинтерфейса по-прежнему будет содержаться в пакетах U-плоскости для справки.
Статус потоков управляемого трафика с задержкой по сравнению с управляемыми потоками без задержки не зависит от какой-либо настраиваемой приоритизации транспортной сети.
2.5 Мониторинг окна приема
Окно приема можно использовать для обнаружения ошибок. Окна приема в O-RU и O-DU нивелируют вариации задержки в интерфейсе Fronthaul. Хотя максимальный размер окон может варьироваться в зависимости от реализации, положение окон в O-DU можно регулировать с помощью параметризации, как описано в 2.4.
Во время работы интерфейса Fronthaul выполняется обнаружение ошибок в потоке данных, и ошибки выдаются через счетчики на основе приема пакетов относительно окна приема. Принимающий узел контролирует фактическое время приема и генерирует счетчики по статусу и по успешности приема пакета в надлежащее время.
Будут поддерживаться следующие счетчики производительности окна приема:
- если данные получены вовремя (в пределах окна приема), то предпринимать действия не требуется;
- если данные получены слишком рано, то может потребоваться повторное измерение задержки на канале;
- если данные получены слишком поздно, то может потребоваться повторное измерение задержки на канале.
Вышеуказанные счетчики и другие счетчики мониторинга производительности могут быть реализованы, как определено в разделе 6. На основании этих подсчетов система может корректировать свою работу. Конкретная реакция будет зависеть от реализации и от таких факторов, как количество случаев, необходимых для обоснования отправки аварийного сигнала, способность системы измерять задержки связи, или других, зависящих от особенностей интерфейса.
Динамическая адаптация окон на стороне Tx может быть использована для обработки больших значений задержки. Например, расстояние Fronthaul может быть увеличено за счет обработки части (или большей части) фиксированной составляющей задержки на стороне буфера Tx путем адаптации синхронизации передачи на основе информации, предоставляемой стороной Rx. Другими словами, вместо того, чтобы размещать диапазон задержки от нуля до max (макс.), можно вместо этого настроить более длительную задержку от offset (смещение) до max + offset (макс. + смещение) (большая задержка, но тот же диапазон). Это подробно описано в 2.4.
3 Архитектура передачи и протокола
3.1 Типы инкапсуляции потоков
3.1.1 Инкапсуляция Ethernet
Ethernet может использоваться как транспортный механизм для U-плоскости и C-плоскости. В этом случае сообщения передаются посредством стандартных кадров Ethernet (см. рисунок 23). Поддерживаемый формат кадра — это кадр Ethernet II/DIX с интерпретацией типа длины поля. Интерпретация длины и мультиплексирование данных с LLC не поддерживаются. Каждому интерфейсу Ethernet назначается глобально управляемый MAC-адрес одноадресной рассылки. Функция завершения Ethernet поддерживает размеры поля данных клиента MAC до 1500 байтов для базовых кадров и до 9000 байтов для крупных кадров.
| Вводная часть (8 байт) | MAC-адрес назначения (6 байт) | MAC-адрес источника (6 байт) | Тег VLAN (4 байта) | Тип/Длина (Ethertype) (2 байта) | Полезная нагрузка (46... 1500 байт) | FCS (4 байта) | IFG (12 байт) |
|---|
Рисунок 23 — Собственный кадр Ethernet с VLAN
Для поддержки QoS необходимо поддерживать 3-битное поле PCP, что означает, что должны поддерживаться возможности тегирования VLAN трафика и настраиваемости M-плоскости (но теги VLAN можно не использовать для определенных сетевых конфигураций, например LLS-C1). Кадры с тегами приоритета (т.е. кадры с тегами VLAN ID = 0) принимают согласно настоящему стандарту. Передача кадров с тегами приоритета не является обязательной.
Определение MAC-адреса для U-плоскости и C-плоскости выполняется с помощью процедуры, реализуемой в M-плоскости, независимо от поддержки целевого узла IP.
O-DU и O-RU должны поддерживать «изменчивость» промежуточного MAC-адреса коммутатора L2, чтобы избежать лавинной рассылки в U-плоскости и/или C-плоскости (не обязательно для топологии LLS-C1). Это происходит в результате тестовых обменов кадрами Ethernet во время процедуры проверки подключения Ethernet M-плоскости.
Кроме того, как заголовок eCPRI, так и полезная нагрузка содержатся в поле данных Ethernet. Для этой инкапсуляции следует использовать либо Ethertype eCPRI, либо Ethertype IEEE 1914.3.
3.1.2 Инкапсуляция IP/UDP
IP/UDP может быть использован как транспортный механизм как для U-плоскости, так и для C-плоскости. В этом случае IP версии 4 должен поддерживаться в соответствии с интернет-протоколом (см. [3]) и/или IPv6 (см. [4]) (и IPv4, и IPv6 являются опциональными). Механизм инкапсуляции определен типом Ethertype IPv4 или IPv6 (см. рисунки 24 и 25). Оборудование O-RAN не должно отправлять пакеты IPv4 с любым полем опции заголовка IPv4. Если в полученном пакете обнаружено поле опции заголовка IPv4, пакет должен быть отброшен в принимающем оборудовании без уведомления (хотя наличие отброшенного пакета может регистрироваться).
Рисунок 24 — Собственный пакет IPv4 с VLAN
Рисунок 25 — Собственный пакет IPv6 с VLAN
Приложения на основе IP могут быть привязаны к адресам виртуального или физического интерфейса. Каждый сконфигурированный физический и логический (т.е. VLAN) интерфейсы должны быть настроены с отдельной подсетью. В качестве варианта также могут поддерживаться псевдонимы IP-адресов (т.е. более одного IP-адреса на одном интерфейсе). При такой поддержке они могут быть назначены логическим и физическим интерфейсам, а также виртуальным интерфейсам (интерфейсы обратной петли).
Пакеты O-RAN не должны использовать фрагментацию IPv4 или IPv6 из-за ограниченной пропускной способности и жестких требований к задержке (такие полученные пакеты должны отбрасываться без уведомления). Минимальный настраиваемый MTU должен соответствовать стандартам RFC791 для IPv4 (см. [3]) и RFC2460 для IPv6 (см. [4]) соответственно.
Определение MAC-адресов и уменьшение лавинного трафика посредством «изменчивости» MAC-адресов коммутатора L2 должно быть выполнено через ARP в соответствии с RFC 826 (см. [5]), только если IPv4 поддерживается передающим и принимающим узлами.
При использовании инкапсуляции IP/UDP поле порта назначения UDP должно идентифицировать инкапсулированный протокол. Поле порта назначения UDP должно быть установлено во время инициализации посредством конфигурации M-плоскости. Если спецификация eCPRI или стандарты IEEE 1914.3 определяют соответствующие порты назначения UDP, такие настройки задаются по умолчанию при конфигурации M-плоскости.
На выходе отправляющий узел должен установить контрольную сумму для передаваемых дейтаграмм UDP согласно соответствующим стандартам:
- для дейтаграмм UDP IPv4 это поле может быть заполнено надлежащим значением, если контрольная сумма действительна, или значением 0, если контрольная сумма не вычисляется (см. [6]);
- для дейтаграмм UDP IPv6 это поле должно быть заполнено правильным значением (см. [4]).
При входе принимающий узел может (но не обязательно) проверять контрольные суммы UDP, если поле контрольной суммы содержит правильное значение.
Хотя числа на рисунках 23 - 25 соответствуют стандартным пакетам Ethernet, использование крупных кадров (длиной не более 9000 байт) не запрещается настоящим стандартом.
3.1.3 Транспортные заголовки
3.1.3.1 Общие положения
O-RAN позволяет использовать несколько разных транспортных заголовков в полезной нагрузке Ethernet для дальнейшего описания того, как данные приложения должны быть обработаны в C-плоскости и U-плоскости. В каждом случае транспортный заголовок имеет длину 8 байт и обеспечивает основные возможности маршрутизации данных, включая описание типа потока данных, идентификаторы порта отправки и приема, возможность поддержки конкатенации нескольких сообщений приложений в одном пакете Ethernet и нумерацию последовательностей. В следующих подпунктах описаны допустимые транспортные заголовки.
3.1.3.2 Транспортный заголовок eCPRI
Определение полей транспортного заголовка eCPRI показано в таблице 19.
Определение полей транспортного заголовка eCPRI
Транспортный заголовок eCPRI имеет следующие поля:
а) ecpriVersion (редакция eCPRI).
Описание: данный параметр указывает версию протокола eCPRI и является частью общего заголовка eCPRI.
Диапазон значений: {0001b = eCPRI версии 1.0, 1.1, 1.2 и 2.0, где интерпретация сообщения eCPRI должна соответствовать версиям спецификации eCPRI до 2.0; 0000b и 0010b — 1111b = зарезервировано для будущих версий протокола eCPRI}.
Значение по умолчанию: 0001b (eCPRI версии 1.0, 1.1, 1.2 и 2.0);
б) ecpriReserved (зарезервирован eCPRI).
Описание: данный параметр зарезервирован для будущего использования eCPRI и является частью общего заголовка eCPRI.
Диапазон значений: {001b — 111b = зарезервировано}.
Значение по умолчанию: 000b (зарезервированные поля должны быть установлены на нули);
в) ecpriConcatenation (индикатор конкатенации eCPRI).
Описание: данный параметр указывает, когда используется конкатенация eCPRI (разрешая несколько сообщений eCPRI в одной полезной нагрузке Ethernet), и является частью общего заголовка eCPRI.
Диапазон значений: {0b = без конкатенации, 1b = конкатенация}.
Значение по умолчанию: 0b (без конкатенации);
г) ecpriMessage (тип сообщения eCPRI).
Описание: данный параметр указывает тип сервиса, передаваемого типом сообщения, и является частью общего заголовка eCPRI. В настоящем стандарте использованы значения «0000 0000b», «0000 0010b» и «0000 0101b».
- 0000 0000b = сообщение данных IQ;
- 0000 0010b = сообщение данных управления в реальном времени;
- 0000 0101b = сообщение измерения задержки транспортной сети (полный формат сообщения см. в 2.4.4.4);
- другие значения не применены в настоящем стандарте.
Допустимые значения: 0x0 (данные U-плоскости), или 0x2 (данные C-плоскости) или 0x5 (сообщения измерения задержки сети);
д) ecpriPayload (размер полезной нагрузки eCPRI).
Описание: данный параметр представляет собой размер в байтах части полезной нагрузки соответствующего сообщения eCPRI. Он не включает заполняющие байты, следующие за сообщением eCPRI. Максимальный поддерживаемый размер полезной нагрузки составляет 216-1, но фактический размер может быть дополнительно ограничен максимальным размером полезной нагрузки базовой транспортной сети. Данный параметр является частью общего заголовка eCPRI.
Диапазон значений: {0000 0000 0000 0000b — 1111 1111 1111 1111b}.
Полезная нагрузка eCPRI (без конкатенации) приведена на рисунке 26.
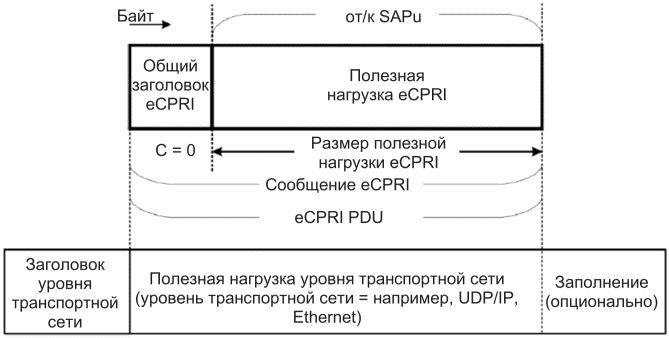
Рисунок 26 — Полезная нагрузка eCPRI (без конкатенации)
е) ecpriRtcid/ecpriPcid (данные управления в реальном времени/идентификатор серии сообщений передачи данных IQ).
Описание: данный параметр является идентификатором eAxC (eAxC ID) и определяет конкретный поток данных, связанный с каждым сообщением C-плоскости (ecpriRtcid) или U-плоскости (ecpriPcid). Это аналог значения CPRI «AxC» (антенна несущая), поэтому он обозначен как «eAxC» («e» означает «расширенный» для размещения нескольких полос и нескольких компонентных несущих). Несколько процессоров O-DU могут участвовать в одном eAxC.
Конечная точка может поддерживать смешанную нумерологию, указывая на поддержку этой возможности через параметр M-плоскости; и сообщение Section Type 3 может быть использовано для выбора одной из нумерологий (frameStructure) из их списка для конечной точки. В таком случае один идентификатор eAxC может быть применен для каналов с разными характеристиками (framestructure, cpLength, timeOffset, freqOffset), например: каналы с разной нумерологией и PRACH могут совместно использовать один и тот же идентификатор eAxC. В качестве альтернативы конечная точка может быть более простой, поддерживающей единую нумерологию объявлением об отсутствии поддержки возможности смешанной нумерологии через параметр M-плоскости, и сообщение Section Type 3 может быть применено для передачи значений для параметров, отличных от framestructure, настроенных значений M-плоскости. В этом случае для каждого канала со смешанной нумерологией (framestructure) будет использован уникальный идентификатор eAxC, т.е. каналы с разной нумерологией будут применять разные идентификаторы eAxC. Конечная точка может заявить о том, что не поддерживает секцию типа 3, и в этом случае она подходит для таких каналов, как PDSCH/PUSCH.
Значение идентификатора eAxC, назначенное конечной точке O-RU, используется для идентификации конечной точки в пределах O-RU и должно быть уникальным среди всех конечных точек O-RU того же направления (Tx или Rx). Конечная точка O-RU в принципе может быть связана с несколькими физическими и виртуальными интерфейсами Fronthaul (портами Ethernet и VLAN), но значение идентификатора eAxC должно быть уникальным и не может быть использовано для адресации разных конечных точек. Взаимосвязь конечной точки O-RU с несколькими интерфейсами Fronthaul подлежит конструктивным ограничениям O-RU, о которых O-RU сообщает через M-плоскость; интерфейсы, не связанные с данной конечной точкой, не должны настраиваться через M-плоскость для передачи сообщения C-плоскости и U-плоскости в конечную точку. Кроме того, интерфейсы Fronthaul, не настроенные через M-плоскость, не следует использовать для передачи сообщений C-плоскости и U-плоскости в конечную точку. Другими словами, O-DU должен подчиняться ограничениям O-RU, как только они будут переданы по M-плоскости.
O-DU может решить использовать одно и то же значение идентификатора eAxC для адресации конечных точек на разных O-RU, но значения идентификатора eAxC, назначенные одному O-RU, должны быть уникальными в пределах конечных точек O-RU одного направления.
Следует отметить, что существуют O-RU, которые не поддерживают в пределах одного и того же идентификатора eAxC независимые средства проверки последовательности для сообщений C-плоскости, описывающих U-плоскость DL, и сообщений C-плоскости, описывающих U-плоскость UL, как указано в перечислении ж) настоящего подпункта. O-RU может сигнализировать об ограничении этой возможности, и оно может интерпретироваться O-DU согласно спецификации M-плоскости v03.00. Если один или оба из O-RU и O-DU поддерживают только предыдущие версии спецификации M-плоскости, то сетевым операторам и поставщикам, которые будут работать с такими O-RU, следует убедиться в том, что O-DU может интерпретировать ограничение возможностей O-RU другими нестандартными способами, например посредством обсуждений в автономном режиме. Чтобы взаимодействовать с такими O-RU, O-DU не должны требовать в O-RU в пределах одного идентификатора eAxC независимых средств проверки последовательности для сообщений C-плоскости, описывающих U-плоскость DL, и сообщений C-плоскости, описывающих U-плоскость UL, посредством использования для них разных идентификаторов eAxC или, если O-DU выбирает один идентификатор eAxC, следует использовать генератор общей последовательности для сообщений C-плоскости, описывающих U-плоскость DL, и сообщений C-плоскости, описывающих U-плоскость UL [см. перечисление ж) настоящего подпункта]. Однако поддержка такого поведения для взаимодействия с данными O-RU необязательна для O-DU, и следует отметить, что несовместимая работа, вероятно, приведет к сбоям передачи данных и ложным сообщениям об ошибках. Конечной точке должен быть назначен один интерфейс Fronthaul через M-плоскости, но разные конечные точки могут использовать разные интерфейсы Fronthaul (порты), поэтому O-RU в целом может применять несколько портов Fronthaul.
Идентификатор eAxC содержит следующие подполя. Один идентификатор eAxC (eAxC ID) содержит идентификатор полосы и сектора (BandSector_ID), идентификатор компонентной несущей (CC_ID), идентификатор пространственного потока (RU_Port_ID) и идентификатор распределенного блока (DU_Port_ID).
Примечание - Этот параметр специфичен для сообщений eCPRI типа 2 (C-плоскость) и сообщений типа 0 (U-плоскость). В настоящем стандарте один eAxC содержит только один пространственный поток (т.е. один луч на поднесущую) за один раз. При предварительном кодировании в O-RU каждый eAxC содержит по одному уровню за один раз, за исключением TxD (LTE TM2), когда один eAxC (один ecpriRtcid и ecpriPcid) представляет все уровни TxD.
Распределение битов происходит следующим образом:
- DU_Port_ID, используемый для различения блоков обработки в O-DU (например, разные карты основной полосы частот). Предполагается, что O-DU назначит эти биты, а O-RU — одно значение сообщениям U-плоскости UL, несущим одни данные sectionId;
- BandSector_ID — это агрегированный идентификатор соты (различает диапазоны и секторы, поддерживаемые O-RU);
- CC_ID, различающий компонентные несущие, поддерживаемые O-RU;
- RU_Port_ID, обозначающий логические потоки, такие как уровни данных или пространственные потоки, и логические потоки, такие как отдельные нумерологии (например, PRACH) или каналы сигналов, требующие специальных назначений антенн, таких как SRS.
Назначение DU_port_ID, BandSector_ID, CC_ID и RU_Port_ID как части идентификатора eAxC выполняется исключительно O-DU через M-плоскость. Более того, O-RU не требует явного определения любого распределения на уровне битов в любом из четырех полей идентификатора eAxC.
Битовая ширина каждого из вышеперечисленных полей является переменной и устанавливается через обмен сообщениями M-плоскости. Это сделано для обеспечения гибкости, учитывая, что не всем полям одновременно, возможно, потребуется их максимальный диапазон для O-RU. Ожидается, что сообщение M-плоскости сконфигурирует O-RU и O-DU с соответствующей битовой шириной каждого из четырех полей, а SMO, который выполняет фактическое назначение, обеспечит выделение всех 16 бит (с заполнением или без него).
Диапазон значений: {0000 0000 0000 0000b — 1111 1111 1111 1111 b = eAxC ID}.
| 0 (старший бит) | 1 | 2 | 3 | 4 | 5 | 6 | 7 | 8 | 9 | 10 | 11 | 12 | 13 | 14 | 15 (младший бит) | Количество октетов | |||
| DU_Port_ID | BandSector_ID | CC_ID | RU_Port_ID | 2 | |||||||||||||||
Тип: целое число без знака (конкатенированные битовые поля).
ж) ecpriSeqid (идентификатор сообщения).
Описание: данный параметр обеспечивает уникальную идентификацию сообщения и упорядочивание на двух разных уровнях. Первый октет этого параметра — это идентификатор последовательности, используемый для определения порядка сообщений в потоке сообщений eAxC. Поле идентификатора последовательности (Sequence ID) увеличивается и дополняется независимо для каждого eAxC DL U-плоскости, eAxC UL U-плоскости, eAxC DL C-плоскости и eAxC UL C-плоскости, даже если они используют один идентификатор eAxC. Идентификатор последовательности применяют для проверки того, что все сообщения получены, а также для изменения порядка сообщений, полученных не по порядку. Второй октет этого параметра — это идентификатор подпоследовательности, используемый для проверки порядка и реализации переупорядочения при фрагментации на уровне передачи радиосигналов (eCPRI или IEEE-1914.3). Фрагментация на транспортном уровне (eCPRI или IEEE-1914.3) — это метод разделения сообщений U-плоскости, содержащих один или несколько секций, длина которых превышает максимальную длину пакета или сообщения базового протокола. Поле идентификатора подпоследовательности состоит из 7-битного счетчика подпоследовательности и единственного битового поля, называемого E-битом. Номер подпоследовательности увеличивается начиная с нуля для каждого фрагмента сообщения U-плоскости. E-бит используется для указания последнего сообщения фрагментов уровня передачи радиосигналов. Он устанавливается на ноль, за исключением последнего сообщения фрагмента U-плоскости. В случае сообщений C-плоскости фрагментация уровня передачи радиосигналов не разрешена, поэтому идентификатор подпоследовательности должен быть установлен на ноль, а E-бит — на единицу. В 3.5 приведено описание процесса фрагментации.
В качестве альтернативы фрагментации на уровне передачи радиосигналов может быть реализована фрагментация приложений. В этом случае в приложении могут быть ограничения относительно объемов для того, чтобы все передаваемые сообщения были не слишком длинными (соответствовали необходимому размеру полезной нагрузки транспортной сети). Когда использована фрагментация уровня приложения, идентификатор подпоследовательности должен быть установлен на «0», а E-бит — на «1» (см. 3.5).
На рисунке 27 показано, как порядковые номера должны генерироваться и проверяться сообщениями C-плоскости и U-плоскости.
На рисунке 27 показано следующее:
- идентификатор последовательности уникален для каждого eAxC (ecpriRtcid или ecpriPcid): разные значения eAxC имеют собственные идентификаторы последовательности;
- идентификатор последовательности генерируется передатчиком интерфейса Fronthaul либо в O-DU, либо в O-RU;
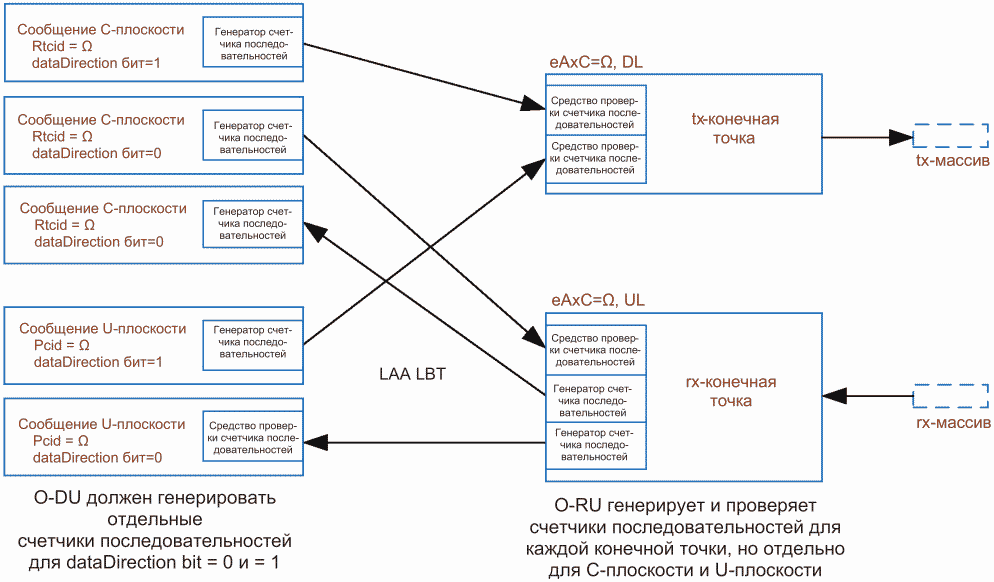
Рисунок 27 — Генерация счетчика последовательностей и проверка для C-плоскости и U-плоскости в O-DU и O-RU
- генератор последовательности и средство проверки для сообщения C-плоскости, описывающего U-плоскость DL, не зависят от генератора последовательности и средства проверки для сообщения C-плоскости, описывающего U-плоскость UL.
В таблице 20 приведено описание общих/автономных генераторов последовательностей.
Описание общих/автономных генераторов последовательностей
 O-RU
 O-RU
 O-DU
 O-RU
 O-DU
Как указано в перечислении е) настоящего подпункта, существуют O-RU, которые не поддерживают в пределах одного идентификатора eAxC независимые средства проверки последовательности для сообщений C-плоскости, описывающих U-плоскость DL, и сообщений C-плоскости, описывающих U-плоскость UL. Также в этом перечислении указано, что для взаимодействия с такими O-RU O-DU могут выбрать среди других вариантов использование того же идентификатора eAxC, но с генератором общей последовательности для сообщений C-плоскости, описывающих U-плоскость DL, и сообщений C-плоскости, описывающих U-плоскость UL, как показано на рисунке 28 и в таблице 21.
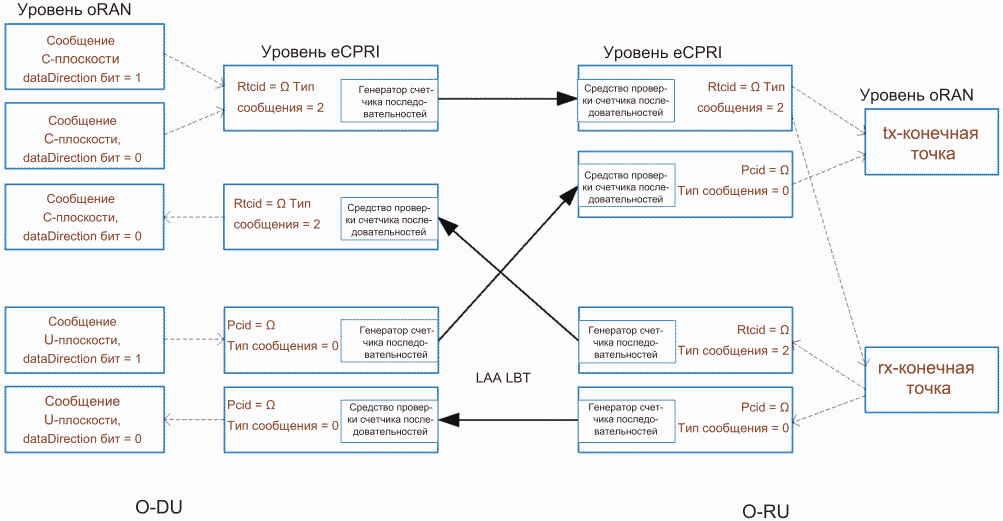
Рисунок 28 — Дополнительный случай генерации общей последовательности и проверки для C-плоскости и U-плоскости в O-DU и O-RU
Опциональный случай описания общей последовательности для генераторов идентификаторов eAxC
 O-RU
 O-RU
 O-DU
 O-RU
 O-DU
Диапазон значений: {00 00 0000 0000 0000b — 111 1 1 111 1111 1111b}.
| 0 (старший бит) | 1 | 2 | 3 | 4 | 5 | 6 | 7 (младший бит) | Количество октетов | Номер октета |
| Идентификатор последовательности | 1 | Октет 1 | |||||||
| E-бит | Идентификатор подпоследовательности | 1 | Октет 2 | ||||||
Тип: целое число без знака (конкатенированные битовые поля).
Длина поля: идентификатор последовательности — 8 бит; идентификатор подпоследовательности — 7 бит; E-бит — 1 бит.
3.1.3.3 Транспортный заголовок IEEE 1914.3
В качестве альтернативы eCPRI в качестве транспортного заголовка может использоваться IEEE 1914.3. Определение полей транспортного заголовка IEEE 1914.3 приведено в таблице 22.
Определения полей транспортного заголовка IEEE 1914.3
| Тип секции: любой | |||||||||
| 0 (старший бит) | 1 | 2 | 3 | 4 | 5 | 6 | 7 (младший бит) | Количество байтов | Номер октета |
| RoEsubType | 1 | Октет 1 | |||||||
| RoEflowId | 1 | Октет 2 | |||||||
| RoElength | 2 | Октет 3 | |||||||
| RoEorderInfo | 4 | Октет 5 | |||||||
Транспортный заголовок IEEE 1914.3 содержит следующие поля:
а) RoEsubType (подтип/тип сообщения).
Описание: в данном поле указан тип полезной нагрузки в пределах диапазона подтипов IEEE 1914.3 для инкапсуляции и отображения радиосвязи через Ethernet (RoE). RoE позволяет отображать подтипы RoE в диапазоне от 128 до 191 для внешних организаций и компаний с помощью таблицы отображения подтипов, которая имеет два поля. В поле OUI/CID использовано уникальное значение идентификатора компании (CID). В настоящем стандарте следует применять OUI/CID, присвоенные IEEE для xRAN (0xFAEB6E). Поле отображения структуры полезной нагрузки присваивает подтип RoE типам сообщений O-RAN. Когда поле отображения структуры полезной нагрузки установлено на 0xFFFF, это указывает на то, что этот подтип RoE не отображен для типа сообщения O-RAN.
Данная реализация O-RAN может выбрать фиксированные (по умолчанию) отображения или альтернативно она может выбрать настройку таблицы отображения подтипов с использованием пакетов управления, как описано в стандарте IEEE 1914.3.
В таблице 23 показано применение в блоке O-RAN определенного IEEE отображения подтипов xRAN.
Диапазон значений: от 128 до 191.
Допустимые значения: 128 (U-плоскость, без конкатенации), 129 (U-плоскость, с конкатенацией), 130 (C-плоскость, без конкатенации), 131 (C0-плоскость, с конкатенацией);
б) RoEflowID (идентификатор потока).
Описание: RoEflowID — это механизм, который может идентифицировать определенные потоки между конечными точками. RoEflowID, 0xFF зарезервированы для пакетов управления RoE. O-RAN в настоящее время не использует это поле.
Описание: данное поле в настоящее время не используется;
Описание: в данном поле указан размер части полезной нагрузки сообщения в байтах. Значение длины поля полезной нагрузки — это общее количество октетов, следующих за общим заголовком O-RAN. Оно не включает Ethernet FCS или следующие байты.
Диапазон значений: 0 — 0xFFFF.
Описание: данное поле разделено на семь подполей (см. таблицу 24).
| Поле | Длина | Примечание |
|---|---|---|
| DU_Port_ID | Используется для различения блоков обработки в O-DU (например, разные карты основной полосы частот). Предполагается, что O-DU назначит эти биты, а O-RU — одно значение сообщениям U-плоскости UL, несущим одни данные sectionId. Подробная информация приведена в перечислении е) 3.1.3.2 | |
| BandSector_ID | 16 бит | Агрегированный идентификатор соты (различает полосы и секторы, поддерживаемые O-RU). Подробная информация приведена в в перечислении е) 3.1.3.2 |
| CC_ID | ||
| RU_Port_ID | Используется для различения пространственных потоков или лучей на O-RU. Подробная информация приведена в перечислении е) 3.1.3.2 | |
| Sequence_ID | 8 бит | Уникальная последовательность упорядочивания сообщений. Более подробная информация приведена в перечислении ж) 3.1.3.2 |
| E_Bit | 1 бит | Отмечает последнее сообщение, относящееся к секции. Более подробная информация приведена в перечислении ж) 3.1.3.2 |
| Subsequence_ID | 7 бит | Уникальная подпоследовательность упорядочивания сообщений. Более подробная информация приведена в перечислении ж) 3.1.3.2 |
Диапазон значений: 0 — 0xFFFF FFFF.
Тип: целое число без знака (конкатенированные битовые поля).
3.2 Архитектура протокола
3.2.1 C-плоскость
На рисунке 29 изображен пакет протоколов для C-плоскости. Данные могут быть дополнительно переданы через IP-уровень 3, если это поддерживается передающим и принимающим узлами.
| eCPRI/RoE | ||
|---|---|---|
| UDP (опционально) | ||
| IP (опционально) | ||
| Eth L2 + VLAN | ||
| Eth L1 |
Рисунок 29 — Структура протокола C-плоскости
3.2.2 U-плоскость
На рисунке 30 изображен пакет протоколов для U-плоскости. Данные могут быть дополнительно переданы через IP-уровень 3, если это поддерживается передающим и принимающим узлами.
| eCPRI/RoE | ||
|---|---|---|
| UDP (опционально) | ||
| IP (опционально) | ||
| Eth L2 + VLAN | ||
| Eth L1 |
Рисунок 30 — Структура протокола U-плоскости
3.2.3 S-плоскость
Частотная и временная синхронизации O-DU и O-RU через Ethernet используют синхронный Ethernet и протокол точного времени IEEE 1588-2008 (PTP). Транспортирование PTP непосредственно через L2 Ethernet (поддержка полной синхронизации ITU-T G.8275.1 по тракту) предполагается в настоящем стандарте, в то время как транспортирование PTP через UDP/IP (поддержка частичной синхронизации ITU-T G.8275.2 от сети) также возможна, хотя и с негарантированной синхронизацией. Механизмы безопасности для этой плоскости не будут использованы. Пакет протоколов для PTP и SyncE через L2 Ethernet изображен на рисунке 31.
| PTP | SyncE | ||
| Eth L2 | |||
| Eth L1 | |||
Рисунок 31 — Структура протокола S-плоскости
3.3 Качество обслуживания
Интерфейс LLS должен поддерживать возможность различать потоки данных с разными требованиями к качеству обслуживания (QoS) (см. таблицу 25). Настраиваемые уровни приоритета (через M-плоскость) предназначены для приоритизации потоков трафика, которые должны поддерживаться на каждом узле сети. Указаны значения «по умолчанию» для соответствующих плоскостей O-RAN. Маркировка приоритета для каждого пакета необходима на каждом уровне протокола, за исключением тех протоколов, которые не допускают такого тегирования, например ITU-T G.8264 для SyncE и ITU-T G.8275.1 для полной поддержки синхронизации PTP. Для работы на уровне 2 приоритизация выполняется путем указания настраиваемого значения для тега точки кода приоритета (PCP) в заголовке IEEE 802.1q VLAN для исходящего трафика.
| Плоскость | Приоритет L2 CoS (диапазон 07) | Код L3 DSCP | Приоритетное прерывание <*> |
| S-плоскость | G.8264: неприменимо | G.8264: неприменимо | Без прерывания по приоритету |
| G.8275.1: неприменимо | G.8275.1: неприменимо | ||
| G.8275.2: по умолчанию 7 | G.8275.2: EF (ускоренная пересылка) | ||
| U-плоскость | По умолчанию: 7 | EF (ускоренная пересылка) | Без прерывания по приоритету |
| C-плоскость | По умолчанию: 7 | EF (ускоренная пересылка) | Без прерывания по приоритету |
| M-плоскость | По умолчанию: 2 | AF2x (гарантированная пересылка) | Прерываем по приоритету |
| Другой трафик | По умолчанию: 1 | BE (лучшая попытка) | Прерываем по приоритету |
| <*> Не все сети поддерживают приоритетное прерывание, поэтому это применимо только к сетям, поддерживающим приоритетное прерывание. | |||
Для U-плоскости могут поддерживаться отдельные приоритеты на основе ecpriRtcid/ecpriPcid (или эквивалентных полей в заголовках пакетов RoE). Это позволяет устанавливать разные приоритеты для некоторых каналов (например, PRACH/SRS) или сервисов (URLLC). Для этого необходима возможность настраивать назначения приоритетов для ecpriRtcid/ecpriPcid через сообщения M-плоскости. Приоритет U-плоскости по умолчанию может применяться к потокам, не настроенным специально с другим значением через M-плоскость. Если узел не поддерживает настраиваемые приоритеты ecpriRtcid/ecpriPcid, то весь трафик U-плоскости будет использовать значение по умолчанию.
Отказ по QoS (отброшенные пакеты) может быть обнаружен с помощью порядковых номеров, составляющих часть транспортного заголовка. Потеря пакета в U-плоскости обычно влияет только на конкретный символ, за исключением тех случаев, когда отправляется многосимвольное сообщение U-плоскости (с использованием поля «symInc»). Потеря пакета C-плоскости более существенная и может повлиять на объем данных всего слота. Значительное влияние также может оказать потеря пакетов C-плоскости: если загруженные значения формирования луча, признаки формирования луча или информация о канале потеряны, то параметр beamId может быть неправильно связан со «старым» набором значений формирования луча, что может повлиять на несколько слотов. Однако потерю пакетов можно обнаружить по порядковому номеру, поэтому можно принять соответствующие меры по восстановлению для повторной отправки сообщений, имеющих постоянное воздействие.
3.4 Идентификация потока данных
Разграничение трафика U-/C-плоскости и M-плоскости может быть достигнуто с помощью следующих опций:
- разделение потока данных на основе TCP/UDP (применимо, когда транспортирование уровня 3 использовано для U-/C-плоскости);
- разделение потока данных на основе VLAN (применимо, когда транспортирование уровня 2 или уровня 3 использовано для U-/C-плоскости). Предполагается, что механизм присвоения идентификатора VLAN для U-плоскости и C-плоскости осуществляется через M-плоскость;
- разделение потока данных на основе разных MAC-адресов (применимо, когда транспортирование уровня 2 использовано для C-/U-плоскости). Например, отдельный MAC-адрес для M-плоскости и U-плоскости или для целей разделения нагрузки основной полосы частот;
- разделение потока данных на основе разных типов EtherTypes (применимо, когда транспортирование уровня 2 использовано для C-/U-плоскости).
При применении U-плоскости также необходимо связать различные потоки данных (например, пространственные потоки) — каждый с уникальным адресом конечной точки U-/C-плоскости. Это может быть выполнено в O-RU путем использования идентификатора eAxC и в O-DU идентификатора eAxC в сочетании с транспортными идентификаторами конечных точек для различения радиоблоков O-RU. Кроме того, потоки данных O-RU могут коммутироваться/маршрутизироваться на разные O-DU (или разные порты или процессоры O-DU) в соответствии с транспортными идентификаторами, связанными с eAxCid (называемыми элементами обработки в спецификации WG4 M-плоскости), чтобы позволить кадрам/пакетам коммутироваться/маршрутизироваться сетевым оборудованием без видимости значений eAxC, переносимых в заголовке eCPRI/IEEE 1914.3.
Различные идентификаторы транспортной сети (например, UDP/IP, VLAN, MAC) могут быть использованы в зависимости от того, применено ли транспортирование уровня 2 или уровня 3 для U-/C-плоскости:
- разделение потока данных в U-/C-плоскости с использованием идентификаторов портов UDP (применимо, когда транспортирование уровня 3 использовано для U-/C-плоскости);
- разделение потока данных в плоскости U/C с использованием идентификаторов VLAN (применимо, когда транспортирование уровня 2 или уровня 3 используется для U-/C-плоскости);
- разделение потока данных U-/C-плоскости на основе использования разных MAC-адресов (применимо, когда транспортирование уровня 2 использовано для U-/C-плоскости).
3.5 Фрагментация
3.5.1 Общие положения
Фрагментацию применяют в том случае, если данные (U- или C-плоскости) с транспортными заголовками Ethernet, которые должны быть переданы, превышают максимальную единицу передачи (MTU) сети. Настоящий стандарт допускает два метода фрагментации: фрагментация уровня приложения и фрагментация транспортного уровня.
3.5.2 Фрагментация уровня приложения
Приложение создает сообщения C- или U-плоскости, которые при включении заголовков могут соответствовать требованиям MTU, установленным сетью.
Идентификатор последовательности: идентификатор последовательности увеличивается для каждого сообщения, E = 1, идентификатор подпоследовательности ID = 0.
Пример фрагментации приложения представлен на рисунке 32, где длинная секция данных разделена между несколькими сообщениями U-плоскости. В примере — это одна секция данных (0xABC), описанная как таковая в C-плоскости, а в U-плоскости sectionId цитируется несколько раз в нескольких сообщениях U-плоскости, но с разными и последовательными группами PRB, как обозначается полями startPrbu и numPrbu. Ширина слова IQ в примере составляет 14 бит, что для такой большой секции данных требует нескольких сообщений U-плоскости. EcpriRtcid/ecpriPcid (0xDEF3) показан со случайным примерным значением, как и идентификатор последовательности в C-плоскости (0x99) и независимо в U-плоскости (0x40 — 0x48).
3.5.3 Фрагментация на транспортном уровне (eCPRI или IEEE-1914.3)
Приложение создает сообщения U-плоскости, которые при включении заголовка могут превышать требования MTU, установленные сетью.
Транспортный уровень разделяет сообщение, которое может содержать более одной секции, на части так, что фрагменты с заголовками соответствуют требованиям MTU, установленным сетью.
Идентификатор последовательности: идентификатор последовательности остается одинаковым для всех фрагментов. Идентификатор подпоследовательности начинается с 0 для первого фрагмента и увеличивается для каждого фрагмента. Последний фрагмент отмечен E = 1, остальные — E = 0.
Пример использования порядковых номеров приведен в таблице 26.
Пример использования порядковых номеров
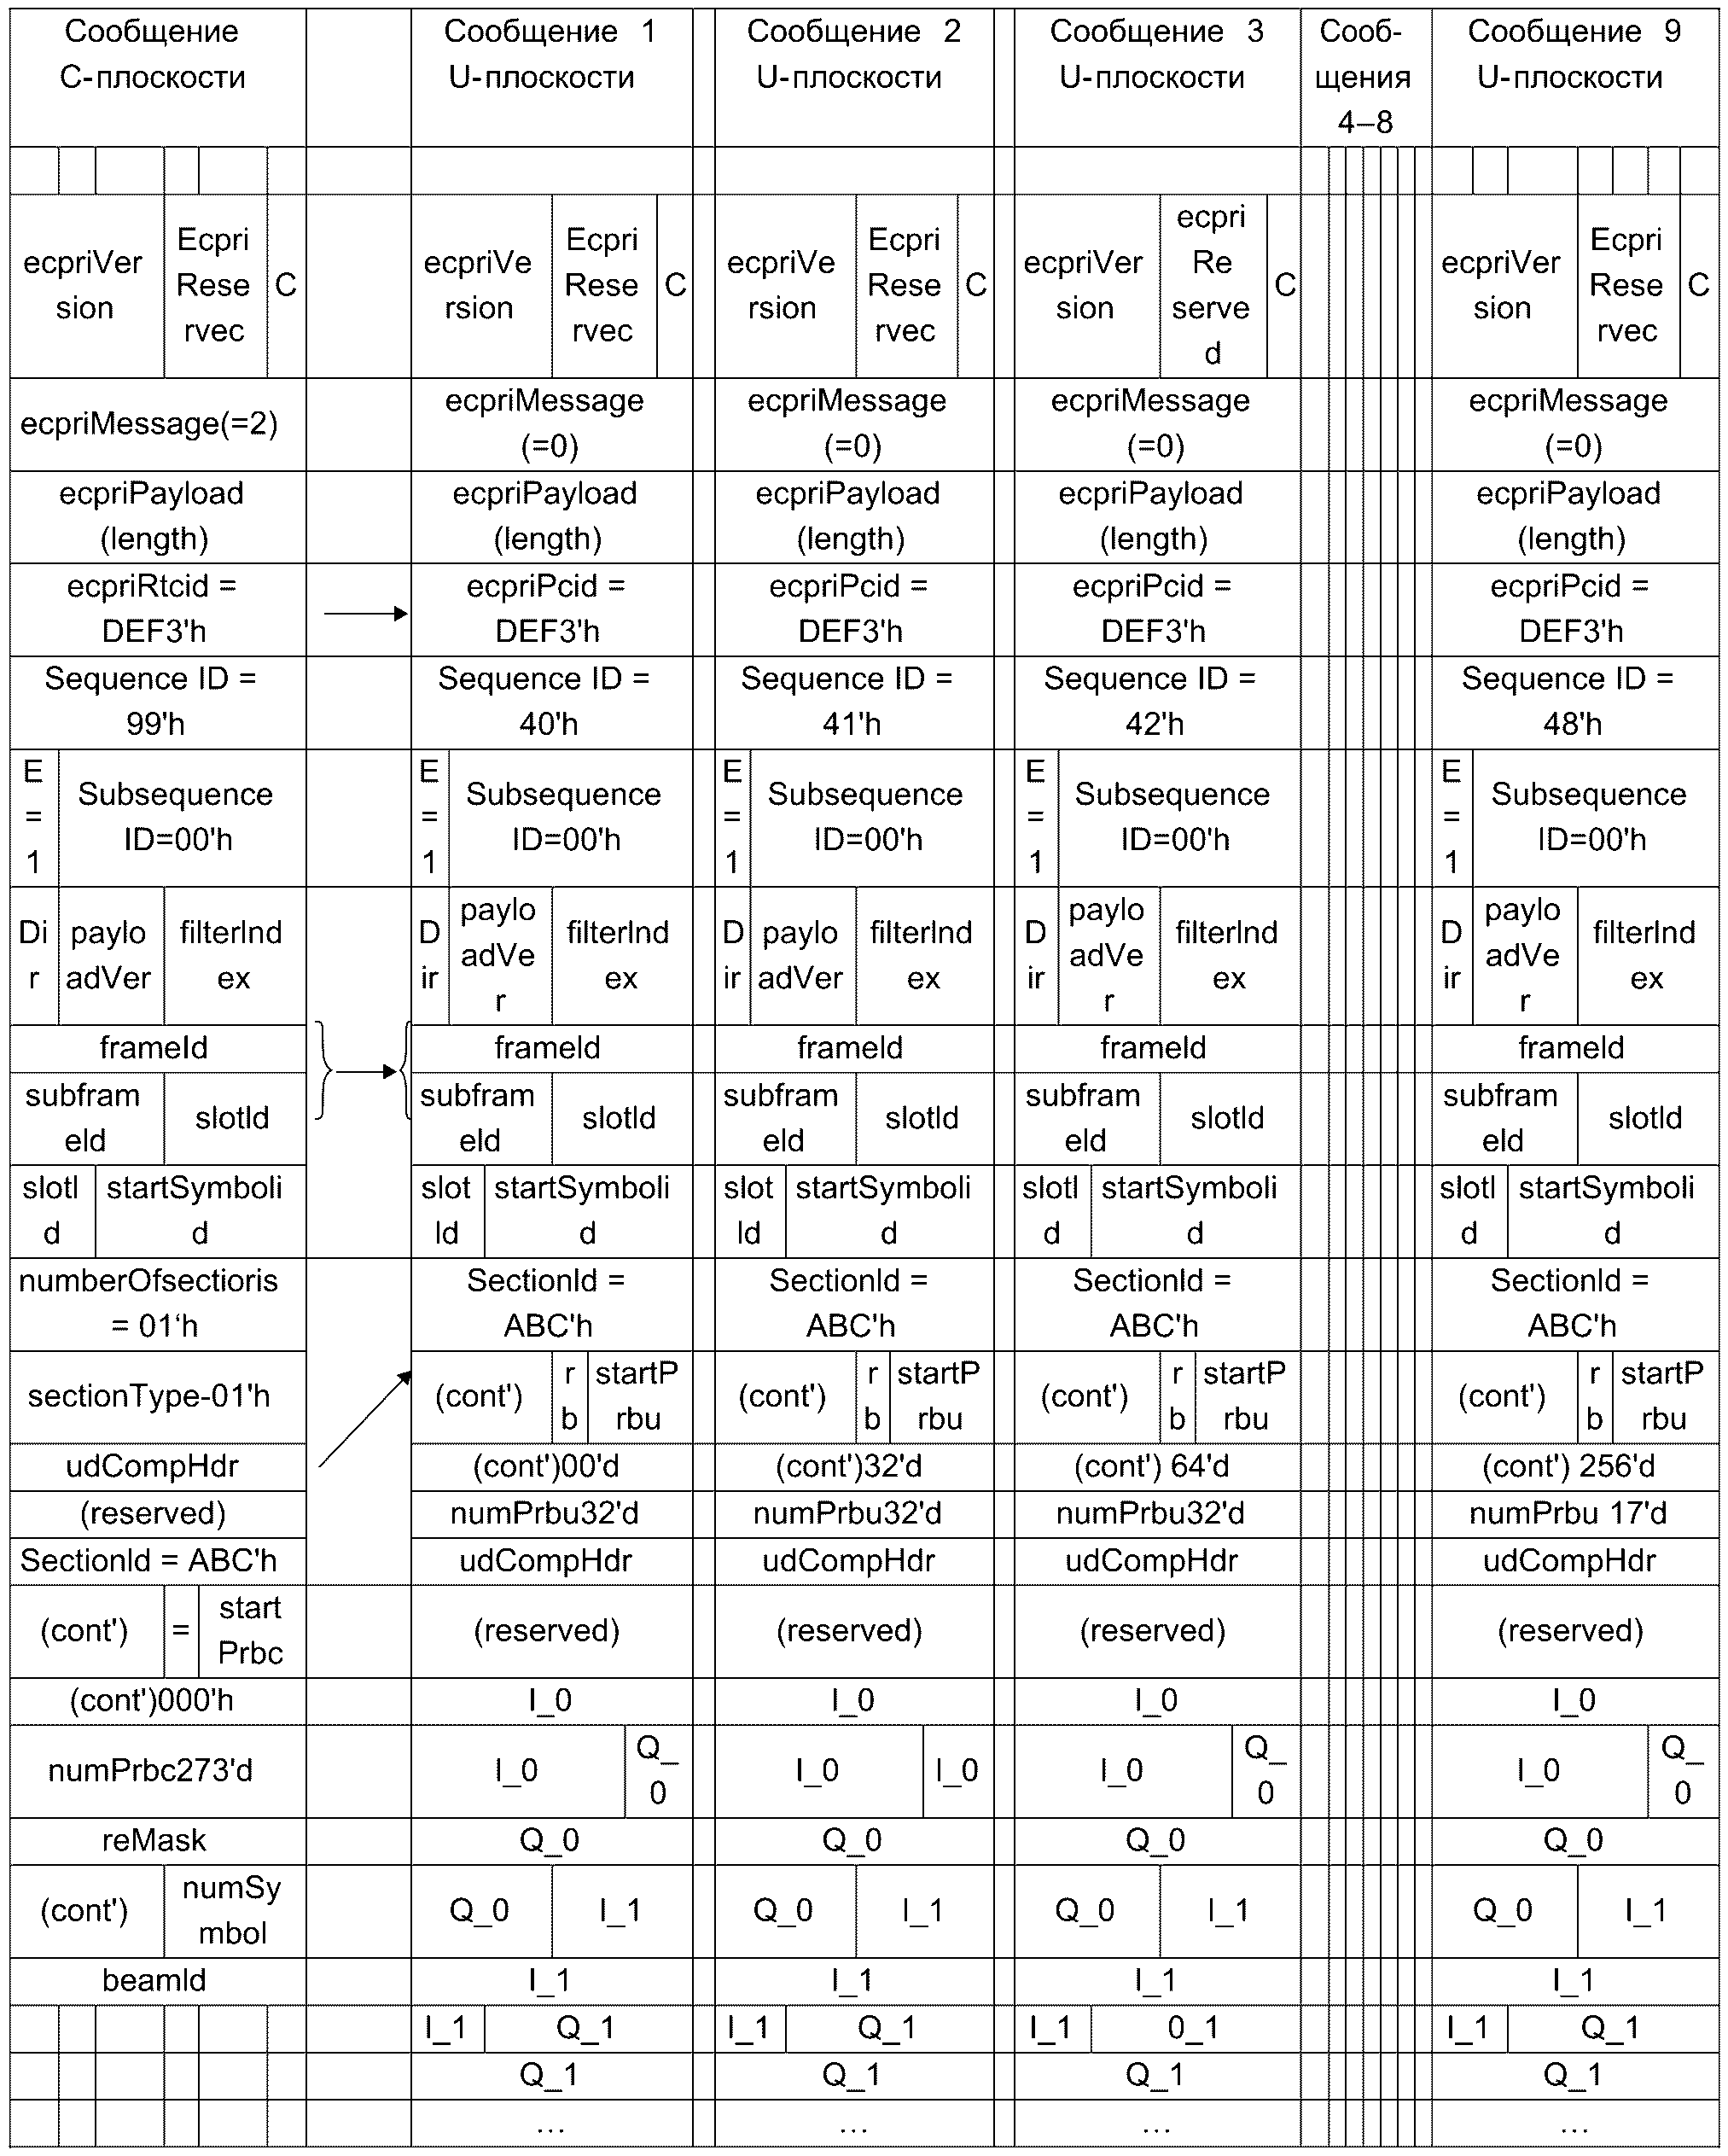
Рисунок 32 — Пример фрагментации сообщений U-плоскости на уровне приложения
3.5.4 Принцип фрагментации
Следует применять фрагментацию уровня приложения для возможности использования стандартных кадров Ethernet IEEE 802.3 максимального размера. Крупные кадры в случае использования увеличивают максимальный размер MTU.
В случае решения только для уровня L2 максимальный размер блока передачи уровня приложения равен:
стандартный размер полезной нагрузки кадра Ethernet IEEE
802.3 (1500 байт) — транспортный заголовок (8 байт) = 1492 байта (или больше для крупных кадров).
Когда полезная нагрузка секции U-плоскости фрагментирована из-за большого количества PRB, она будет разделена на несколько групп PRB, чтобы каждая группа (включая заголовки приложений) могла соответствовать требованиям MTU. Каждая группа PRB должна иметь свои соответствующие поля управления, включая один идентификатор секции из C-плоскости, а также параметры startPrbu и numPrbu для идентификации своего содержимого (см. рисунок 31). Когда сообщение уровня приложения превышает размер MTU, установленный посредством конфигурации M-плоскости, на транспортном уровне может быть применена фрагментация транспортного уровня, которая дает возможность сообщениям уровня приложения соответствовать любому размеру MTU без необходимости предоставления приложению подробной информации транспортного уровня.
4 Протокол C-плоскости
4.1 Общие положения
В качестве механизма инкапсуляции сообщений плоскости управления используют либо eCPRI, либо IEEE 1914.3. Из-за очень строгих ограничений на задержку для этих сообщений считают, что подтверждения сообщений невозможны. Аналогично предполагается использование другого потока данных, отличного от канала U-плоскости. Кроме того, сообщения C-плоскости не объединяются с сообщениями U-плоскости в одном кадре Ethernet.
4.2 Базовые процедуры
4.2.1 Процедура передачи команд планирования и формирования луча
Эту процедуру используют для обмена сообщениями C-плоскости между O-DU и O-RU, основной целью которых является передача связанной с данными управляющей информации, необходимой для обработки пользовательских данных (например, команд планирования и формирования луча), если такая информация не предоставляется через M-плоскость (более подробная информация изложена в 5.2.2). Сообщения отправляются отдельно для команд, относящихся к каналу DL, и для команд, относящихся к каналу UL (см. рисунок 33). Для повышения гибкости сообщения C-плоскости могут быть отправлены либо совместно, либо по отдельности в зависимости от канала, по которому передается информация. Например, PUCCH и PUSCH могут быть объединены или не объединены в одно сообщение C-плоскости в зависимости от реализации.
4.2.2 Смешанная нумерология и использование PRACH
5G NR определяет блок физических ресурсов (PRB), в котором количество поднесущих на один блок PRB одинаково для всех нумерологий (12). Однако разнесение поднесущих может отличаться, что приводит к смешанной нумерологии, используемой во временной и частотной областях соответственно. Точно также смешанная нумерология может применяться как к DL, так и к UL соответственно (см. рисунок 34).
Индексирование частоты в нескольких нумерологиях осуществляется нижеприведенным образом.
Индексация RB (т.е. блока физических ресурсов) зависит от используемой нумерологии. В случае PRACH и SSB соотношение осуществляется через физический канал. В случае PRACH индексация RB внутри каждого частотного блока PRACH следует спецификациям 3GPP. Выделение поднесущей PRACH выполняется в O-DU. В частности, первый RE первого RB, адресованный внутри идентификатора раздела, должен соответствовать первому защитному тону, используемому на нижней границе частотного блока PRACH на основе PRACH SCS. Благодаря использованию индекса фильтра и SCS соответствующего PUSCH, O-RU знает положение поднесущей PRACH, защитные тоны и затем может регулировать свои параметры фильтрации (например, центр фильтра, полосу пропускания). Для случая SSB назначается собственный отдельный частотный сдвиг.
На рисунке 35 показан пример PRACH, иллюстрирующий startPrbc, numPrbc и freqOffset. В частности:
- freqOffset указывает расположение центра нижнего RE в нижнем RB, определенном frameStructure, по отношению к центру полосы пропускания канала;
- startPrbc и numPrbc в типе раздела 3 показывают PRB в сетке RB, определяемой соответствующими freqOffset и frameStructure.
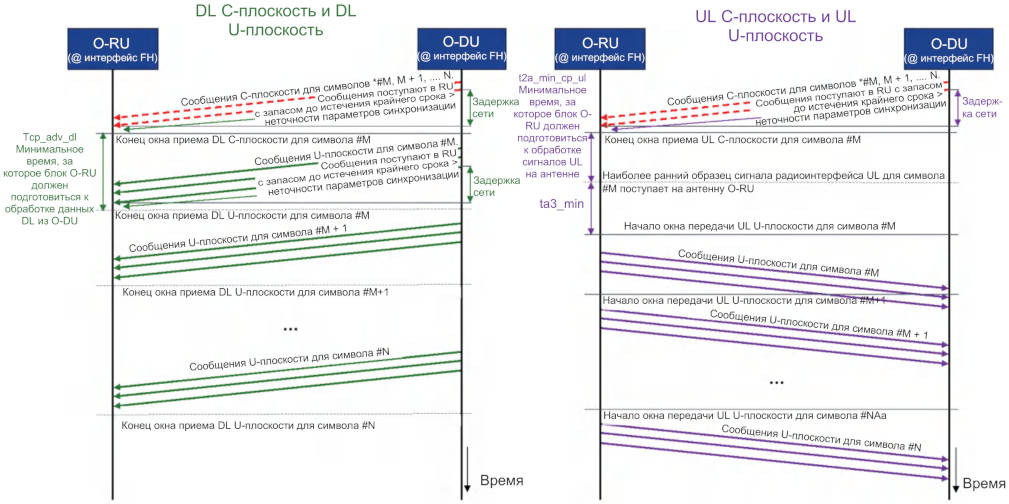
Рисунок 33 — Процедура передачи команд планирования и формирования луча
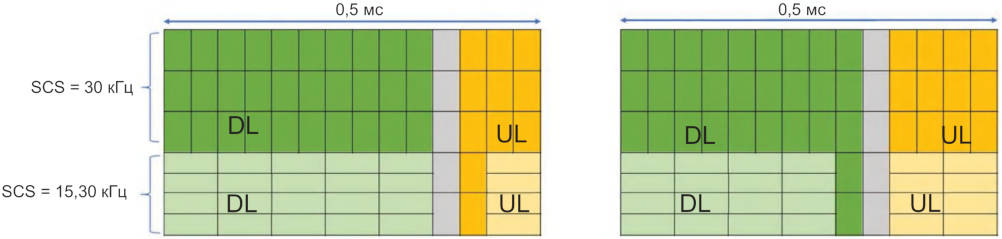
Рисунок 34 — Смешанная нумерология во временной и частотной областях
NumPrbc может исключать PRB со всеми защитными тонами на верхнем конце частотного блока PRACH. Следовательно, в примере на рисунке 35 для numPrbc может быть установлено значение 71 или 72.
Для каждой нумерологии (и PRACH/SSB) IE freqOffset определяет частотный сдвиг между центром полосы пропускания канала (сконфигурированный через M-плоскость) и центром поднесущей, соответствующей RE #0 из RB #0 с разрешением, равным половине SCS соответствующей нумерологии. Данное понятие проиллюстрировано на рисунках 36 - 38.
Центр полосы пропускания канала (центральная частота компонентной несущей, Гц) является опорным для всех нумерологий и каналов PRACH/SSB. Центр полосы пропускания канала настраивается при настройке несущей через M-плоскость.
Разрешение сдвига частоты 0,5·SCS позволяет выровнять центр полосы пропускания канала с центром RE или границей RE.
Рисунок 35 — startPrbc, numPrbc и freqOffset (пример PRACH)
1 Каждый частотный блок отправляется с отдельным идентификатором раздела и контрольным параметром в типе раздела 3.
2 В этом примере PUSCH SCS несущей 5G NR с частотой 100 МГц занимает 30 кГц, PRACH SCS — 1,25 кГц.
3 В рамках 5G NR частотные блоки PRACH являются непрерывными.
Рисунок 36 — Отображение RB (пример канала PRACH)
Рисунок 37 — Отображение RB и поддержка смешанных нумерологий (пример со смешанными нумерологиями)
Рисунок 38 — Отображение RB и поддержка смешанных нумерологий (пример SSB)
Индексация слотов со смешанной нумерологией осуществляется нижеприведенным образом.
Для заданного частотного диапазона FR1 или FR2 наивысшая возможная нумерология, поддерживаемая O-RU, должна быть использована в качестве опорной нумерологии для каждой компонентной несущей с началом временного интервала, идентифицированного slotId. Каналы UL и DL на одной компонентной несущей должны применять одну опорную нумерологию для slotId. Если наивысшая нумерология, поддерживаемая O-RU, допускает как нормальный, так и расширенный CP, тогда нормальный CP следует использовать в качестве опорного. O-RU должен давать приоритет интервалам с расширенным CP относительно интервалов с опорным CP. Продолжительность и положение символа во времени вычисляют из значения \mu (SCS задается из frameStruture в поле сообщения или конфигурируется через M-плоскость) и поля slotId в сообщении U-/C-плоскости. Значение поля sectionId в сообщениях U/C-плоскости, адресованных каждому eAxC, должно быть уникальным для каждого слота, идентифицированного значением slotId.
Например, в случае FR1 максимальное количество слотов на подкадр равно четырем, когда максимальное количество SCS, поддерживаемое O-RU, составляет 60 кГц (см. таблицы 27 и 28):
\mu = 0 \rightarrow slot#0;\mu = 1 \rightarrow slot#0\mu = 2 \rightarrow slot#0,#1,#2,\#3 .
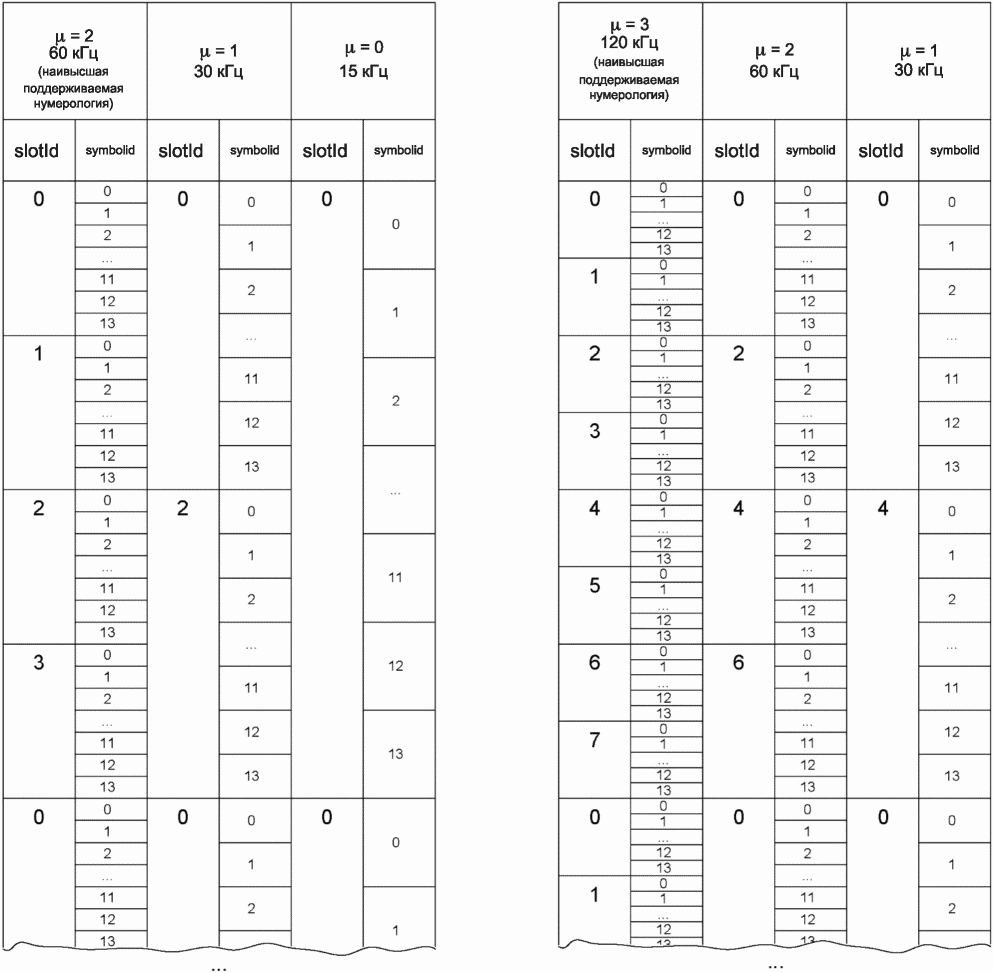
Нумерология для slotId основана на максимально возможной нумерологии, поддерживаемой O-RU. Например:
- если O-RU поддерживает SCS 15, 30 и 60 кГц, то поддержка будет согласно таблице 27 (левая сторона);
- если O-RU поддерживает SCS 30, 60 и 120 кГц, то поддержка будет в соответствии с таблицей 27 (правая сторона);
- если O-RU поддерживает SCS 120 и 240 кГц, то поддержка будет в соответствии с таблицей 28 (левая сторона);
- если O-RU поддерживает SCS 15 и 30 кГц, то поддержка будет в соответствии с таблицей 28 (правая сторона).
Индексирование slotId (пример 2)
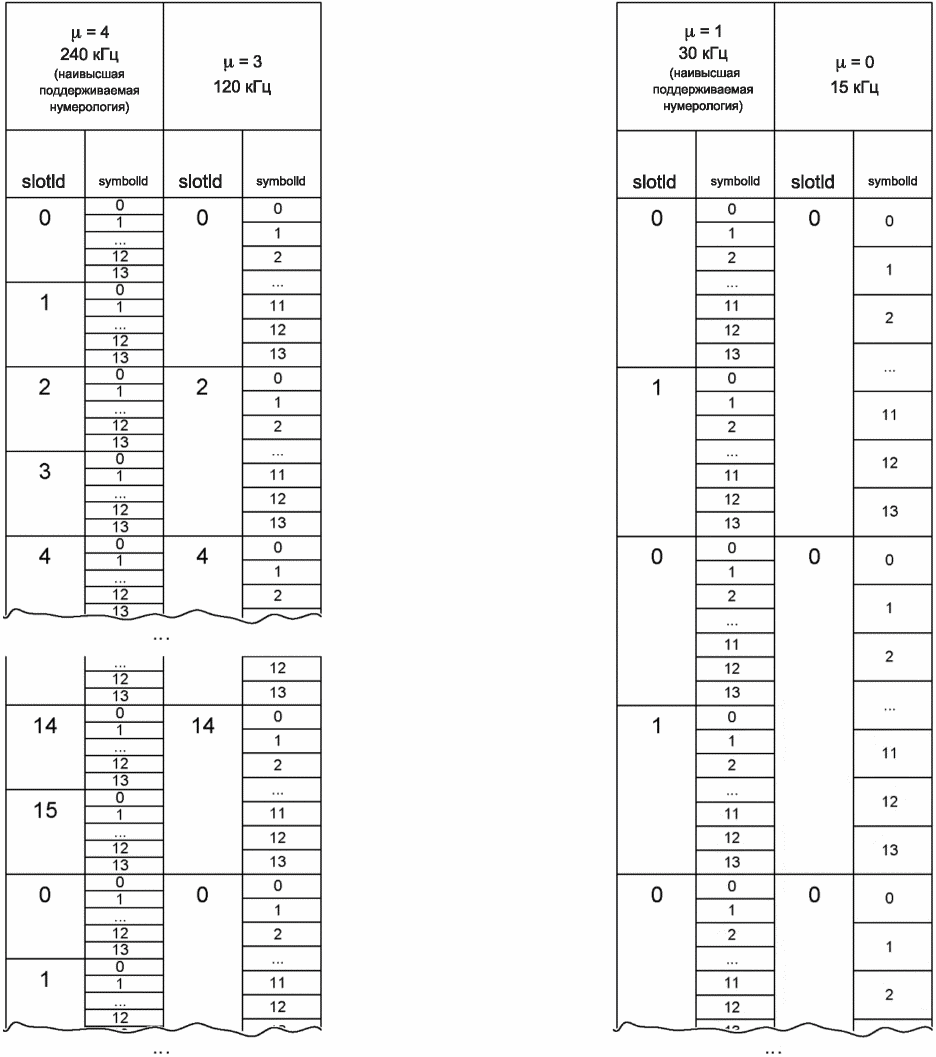
Для некоторых форматов PRACH символы PRACH формируются из нескольких повторений посылок преамбулы посредством только циклического префикса (CP), использованного при первой посылке преамбулы. Следовательно, необходимо информировать O-RU о том, как правильно выполнять извлечение CP и FFT. Это достигается путем отправки одного управляющего сообщения, охватывающего несколько символов (см. рисунок 38: количество символов = 4, длина CP = 0, продолжительность сдвига времени регулируется эквивалентным значением времени в 1152 образца для компенсации установки длины CP = 0), что уменьшает количество требуемых сообщений C-плоскости и объема данных.
Опционально O-RU может анонсировать список поддерживаемых форматов для конкретной конечной точки. Если O-RU не делает этого, то это означает, что O-RU поддерживает все форматы PRACH, и O-DU может выбрать любой формат, совместимый с 3GPP и выбранным SCS. Если O-RU реализует более ранние версии спецификации M-плоскости, которые не поддерживают посылку таких сообщений, то согласование форматов PRACH для использования должно происходить в автономном режиме, т.е. операторы и/или поставщики должны гарантировать, что предполагаемые форматы PRACH поддерживаются как O-RU, так и O-DU.
В качестве примера на рисунке 39 изображен сценарий с форматом A2 и 30 кГц SCS, в котором выделение CP происходит один раз, но есть четыре связанные операции FFT.
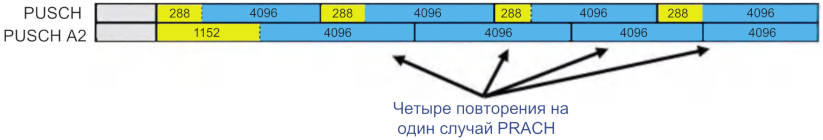
Рисунок 39 — Пример формата A2 PRACH
4.2.3 Параметры конфигурации и индикация предварительного кодирования DL
4.2.3.1 Общие положения
В этом пункте приведены методы определения операции предварительного кодирования в O-RU, используемые для поддержки O-RU категории B. Для O-RU категории A предварительное кодирование реализовано в O-DU.
4.2.3.2 O-DU
12 RE отправляются по интерфейсу от O-DU к O-RU.
- для отображения уровней в O-RU комплексные символы модуляции приведены в последовательности начиная с d^{(q)}(0),...,d^{(q)}(M_{s(ym)b}^{q} - 1) до частоты RE (k, l) и упакованы в PRB. Для этой цели использован единичный eAxC;
- для отображения CRS в O-RU все RE CRS принадлежат одной антенне Tx, приведены с частотными RE (k, l) для одного уровня, упакованы в PRB для передачи и распакованы в O-RU.
- для отображения уровней в O-RU комплексные символы модуляции приведены в последовательности начиная с d^{(q)}(0),...,d^{(q)}(M_{s(ym)b}^{q} - 1) до частоты RE (k, l) и упакованы в PRB. Для этой цели использован единичный eAxC;
- для отображения CRS в O-RU все RE CRS приведены в частотных REs (k, l) для всех уровней, упакованы в PRB для передачи и распакованы в O-RU.
- в O-DU символы, отображенные на уровне для каждого уровня v, приведены в последовательности начиная с x(i) = [x(0)(i) ... x(v-1)(i)]T до частоты REs (k, l) и упакованы в каждый PRB;
- для предварительного кодирования в O-RU для каждого уровня использованы разные eAxC;
- для отображения CRS в O-RU все CRS RE для каждого уровня упакованы в PRB для передачи и распакованы в O-RU;
- все параметры сообщений C-плоскости остаются неизменными для целей предварительного кодирования.
Для TM7-10 и NR предварительное кодирование в O-RU может быть реализовано различными способами, которые определяет поставщик и которые зависят от него, потому что для этих случаев операция предварительного кодирования, предписываемой 3GPP, отсутствует.
4.2.3.3 O-RU
Из расширения области предварительного кодирования C-плоскости O-RU определяет схему передачи с помощью поля txScheme.
- в O-RU входные модулированные символы d^{(q)}(0),...,d^{(q)}(M_{s(ym)b}^{q} - 1) должны быть распакованы и использованы для выполнения отображения уровней, предварительного кодирования и отображения портов антенны для одного Tx;
- для передачи через порт с одной антенной использован один уровень, u = 1, а отображение определено как x(0) (i) = d(0)(i) с M_{symb}^{layer} = M_{s(ym)b}^{0} ;
- для одиночной передачи Tx через порт с одной антенной предварительное кодирование определено как y(p)(i) = x(0)(i), где {}_{p \in}{_{0,4,5,7,8,11,13,107,108,109,110}} — это количество портов с одной антенной, используемых для передачи физического канала, и i = 0,1,...,M_{symb}^{ap} - 1,M_{symb}^{ap} = M_{symb}^{layer} ;
- для отображения порта антенны p = {0} каждое y(i) = [y(p)(i)]T RE переходит в порт антенны y_p(i) после отображения порта антенны;
- поскольку PRB содержит последовательности CRS для одного порта антенны, RE должен извлекать RE CRS, используя crsSymbolNumber, crsReMask и crsShift, и отображать их в соответствующую позицию RE.
- в O-RU входные модулированные символы d^{(q)}(0),...,d^{(q)}(M_{s(ym)b}^{q} - 1) должны быть распакованы и использованы для выполнения отображения уровней, предварительного кодирования и отображения портов антенны;
- соответствующий прекодер выбирают на основе количества уровней и портов антенн;
- для отображения порта антенны p = {0...N} каждый y(i) = [y(p)(i)]T RE переходит в каждый порт антенны y_p(i) после отображения порта антенны;
- поскольку PRB содержит последовательности CRS для № портов антенны, RE должен извлечь RE CRS, используя crsSymbolNumber, crsReMask и crsShift, которые отображаются в соответствующую позицию RE, а остальные RE заполняются нулевыми данными.
- отображенные символы входного уровня x(i) = [x(0)(i) ... x(v-1)(i)]T должны быть использованы для выполнения предварительного кодирования в O-RU на основе codeBookIndex, numLayers, layerID;
- в режиме замкнутой петли соответствующий прекодер выбирают для индекса кодовой книги, количества уровней и портов антенны;
- в режиме открытой петли поле индекса кодовой книги игнорируют;
- O-RU автоматически изменяет прекодер для каждого RE в зависимости от количества портов антенны и количества уровней;
- после предварительного кодирования для отображения порта антенны p = {0..N} каждый y(i) = [y(p)(i)]T RE переходит в каждый порт антенны y_p(i) после отображения порта антенны;
- поскольку все PRB содержат последовательности CRS для № портов антенны, то на основе layerID (layer 0) RE должен извлечь последовательность CRS с использованием crsSymbolNumber, crsReMask и crsShift для отображения CRS на каждый порт антенны с использованием битового поля reMask; CRS RE с других уровней можно игнорировать.
Для TM7-10 и NR одним из способов реализации предварительного кодирования в O-RU является использование значений beamID, при этом идентификатор луча указывает на вектор формирования диаграммы направленности, который также реализует операцию предварительного кодирования.
4.2.4 Процедура передачи команд LAA
4.2.4.1 Общие положения
Эту процедуру используют для обмена сообщениями C-плоскости между O-DU и O-RU. Основная цель данных сообщений — поддержка функции LAA в O-RU/O-DU.
4.2.4.2 Обзор процедуры LBT
Процедуру LBT используют для конфигурации O-RU параметрами, необходимыми для выполнения режима LBT до передачи PDSCH или DRS по каналу OTA. O-RU должен сообщить результат процесса конфигурирования режима LBT (успех или неудача) в индикативном сообщении.
В отличие от лицензируемого спектра, где O-RU может непрерывно отправлять данные или опорные сигналы по каналу OTA, в нелицензируемом спектре O-RU может отправлять только прерывистые пакеты данных (длиной MCOT) или периодические сигналы DRS. Сообщение запроса LBT_DL_CONFIG отправляется один раз перед каждой передачей по каналу OTA на LAA SCell. Это включает в себя передачи как DRS, так и PDSCH (т.е. пакетную передачу MCOT). На каждое сообщение запроса LBT_DL_CONFIG O-RU отвечает сообщениями индикации LBT_DL, которые содержат результат LBT и статус подкадра (передан/отброшен) (см. рисунок 40).
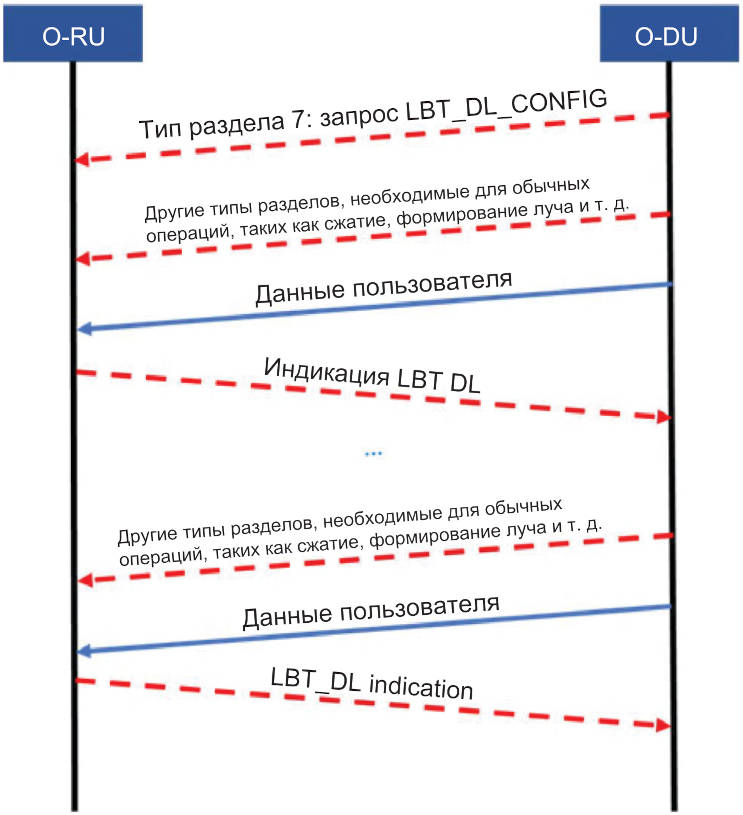
Рисунок 40 — Поток сообщений LBT
Если O-RU может самостоятельно управлять окном перегрузки, O-DU не нужно отправлять сообщение запроса LBT_DL_CONFIG, чтобы запустить процедуру LBT в O-RU. Поскольку O-RU может определять время начала процедуры LBT, требования O-DU для процедуры LBT в O-RU состоят в доставке необходимой информации для настройки окна перегрузки, управляемого O-RU. Для передачи этой информации O-DU отправляет сообщение LBT_CWCONFIG_REQ, а O-RU уведомляет O-DU сообщением LBT_CWCONFIG_RSP о получении сообщения LBT_CWCONFIG_REQ. Также O-RU может настроить окно перегрузки на основе информации в сообщении LBT_CWCONFIG_REQ. На каждое сообщение запроса LBT_CWCONFIG_REQ O-RU отвечает сообщением(ями) индикации LBT_DL, которое(ые) включает(ют) результат LBT и статус подкадра (передан/отброшен).
Для передачи DRS-сигнала O-DU должен первоначально настроить O-RU с параметрами DRS (период DMTC и смещение DMTC) через M-плоскость.
Перед каждым DRS-периодом O-DU должен отправлять сообщение запроса LBT_DL_CONFIG и сигнал DRS. O-RU выполняет LBT и передает сигнал DRS по каналу OTA в случае положительного результата процедуры LBT. Затем O-RU должен отправить индикацию LBT_DL.
Сигнал DRS может передаваться через интерфейс предварительной передачи аналогично другим опорным сигналам, таким как PSS/SSS/CRS.
4.2.4.3 Определения
Для процедуры применены следующие определения:
- DOW: максимальная задержка при прямой передаче в одну сторону;
- PDU: максимальное время обработки O-DU (чтение восходящего сообщения C-плоскости O-RU, обработка MAC, отправка данных нисходящей U-плоскости);
- PRU: максимальное время обработки O-RU (отправка сообщения восходящего потока C-плоскости, получение данных нисходящего потока U-плоскости, передача данных U-плоскости по каналу OTA);
- BRU: глубина буфера O-RU (для LAA) ограничена целым числом символов OFDM в микросекундах (например, до 140 символов, т.е. MCOT). Это эквивалентно минимальному количеству данных, которые должны буферизоваться в O-RU. Этот параметр может быть меньше или равен фактическому размеру буфера O-RU, передаваемому через M-плоскость;
- просроченный символ: символ, в котором текущее время в O-RU превышает целевое время передачи (т.е. SFN/SF) по каналу OTA;
- нормальное (частично заполненное) предположение о SF: Tstart — это начало времени передачи, происходящее на границе первого SF (слота), с которой сталкивается O-RU после запуска процесса LBT CAT 4 и после завершения минимальной продолжительности считывания. Первоначально известно O-DU (поскольку он отправляет время начала LBT и параметры LBT в O-RU). Его можно обновлять в реальном времени на основе результата LBT и связи между O-DU и O-RU. Следует обращать внимание на то, что в данном случае «слот» соответствует определению LTE, содержащему семь символов;
- пороговое значение индикации LBTDL (LBTth): наиболее позднее время, когда O-DU, как ожидается, получит сообщение индикации LBTDL от O-RU:
LBTth = Tstart + (PRU + DOW + PDU); (1)
- порог времени передачи CU (CUTth): момент времени, в который O-DU требуется для отправки данных в O-RU для передачи по каналу OTA в момент Tstart:
CUTth = Tstart — (PRU + DOW + PDU); (2)
x = 1 мс — для нормального SF;
x = 0,5 мс — для частично-заполненного SF.
4.2.4.4 Общие рекомендации по процедуре LAA
Передача PDSCH осуществлена в соответствии со следующими принципами:
а) O-DU должен избегать переполнения или опустошения буфера в O-RU:
-
O-DU должен отправлять в O-RU только объем данных BRU для каждой отдельной передачи,
-
O-DU должен планировать получение данных в O-RU только в объеме PRU до фактического времени передачи по каналу OTA в O-RU;
б) O-RU должен избегать переполнения или опустошения буфера в O-RU:
-
O-RU должен очистить свой буфер (отбросив все просроченные символы), как только истечет срок действия любого символа (т.е. текущее время больше запланированного времени символа),
-
O-RU должен немедленно послать в O-DU индикацию положительного результата процедуры LBT, как только канал будет получен,
-
O-RU должен отправить сообщение об ошибке в O-DU, если полученные данные больше, чем его локальный буфер,
-
O-RU должен отправить сообщение об отбрасывании подкадра или передаче в O-DU, когда буферизованный подкадр отбрасывается из-за того, что запланированное время прошло, или передается после положительного результата процедуры LBT;
в) O-RU должен иметь буфер, который удовлетворяет следующему условию: BRU >= 2x DOW + PDU + PRU;
г) O-DU может настроить O-RU (через M-плоскость) с порогом длительности LBT CAT 4 (например, 8 мс). Как только этот порог превышен, O-RU отправляет сообщение об ошибке LBT в O-DU, который, в свою очередь, отправляет новый запрос на конфигурацию LBT. Затем O-RU может перезапустить процесс LBT CAT 4;
д) сигнал данных может быть принят в O-RU до или после LBTPDSCHREQ;
е) O-RU должен генерировать сигнал резервирования локально каждый раз, когда это необходимо.
Передача DRS осуществляется в соответствии со следующими принципами:
-
PSS/SSS, являющийся частью DRS, может происходить за пределами подкадра 0 и 5,
-
CRS/CSI-RS/PSS/SSS не зависят от номера подкадра, но остаются неизменными для подкадров 0 — 4 (скажем, DRS_v1) и 5 — 9 (DRS_v2);
б) допущение: передача DRS по каналу OTA начинается на границах SF;
в) сигнал DRS может быть получен до или после LBT_DRS_REQ;
г) LBT_DRS_REQ отправляется один раз для каждого окна DRS (например, смещение DMTC = 6 мс передается в O-RU через M-плоскость);
д) сигнал DRS отправляется через каждые SF в 6 SF окна DRS, пока LBT не завершится результативно;
е) DRSth,1 = SFO — (PRU + DOW + PDU);
ж) DRSth,2 = SF5 — (PRU + DOW + PDU);
и) SFO: начало SF0, SF1, SF2, SF3 или SF4;
к) SF5: начало SF5, SF6, SF7, SF8 или SF9;
л) в DRSth,1, O-DU отправляет DRS_v1 (т.е. для передачи в SF 0 — 4);
м) в DRSth,2, O-DU отправляет DRS_v2 (т.е. для передачи в SF 5 — 9).
Примечание - Индикация ошибки как результата LBT должна быть отправлена для каждого периода считывания.
Передача информации об окне перегрузки осуществлена в соответствии со следующими принципами:
а) O-DU должен отправить информацию о корректировке окна перегрузки в O-RU. При этом должна быть включена информация обратной связи HARQ для опорного подкадра и должно быть учтено количество TB;
б) O-RU должен отрегулировать значение окна управляемой перегрузки и уведомить O-DU о статусе приема пакета:
-
O-RU должен скорректировать значение окна перегрузки на основе полученной информации,
-
O-RU должен немедленно отправить LBT_CWCONFIG_RSP с положительным результатом в O-DU, когда сообщение получено. В противном случае O-RU должен отправить LBT_CWCONFIG_RSP с отрицательным результатом.
4.2.5 Нумерация символов и продолжительность
Для случая NR нумерация символов данных в слоте должна быть от нуля до 13 (для расширенного CP — 11). Для LTE нумерация символов должна быть отображена в нумерацию NR следующим образом:
а) LTE с нормальным префиксом приведен на NR с тем же \mu и нормальным префиксом:
б) LTE с расширенным префиксом:
Продолжительность символа может быть определена из SCS, заданного frameStructure, и на основе информации о том, поддерживается ли LTE по сравнению с NR (необходимые формулы даны в спецификации 3GPP 36.211 и 38.211).
Когда значение SCS, предоставленное параметром frameStructure, менее 15 КГц (например, для форматов PRACH с длинной преамбулой), нумерология для symbolId основана на SCS 15 КГц.
4.2.6 Динамическое совместное использование спектра (DSS)
4.2.6.1 Общие положения
Совместное использование динамического спектра позволяет различным радиотехнологиям — 4G LTE и 5G NR — динамически совместно использовать одни и те же несущие частоты, т.е. O-DU может выделять один или несколько наборов частотно-временных ресурсов (или PRB) для LTE или NR динамически. O-RU также должен поддерживать эту функцию, чтобы O-DU мог использовать такое распределение. Настоящий стандарт поддерживает DSS с использованием выделенных идентификаторов eAxC (т.е. конечных точек) для LTE и NR или с помощью Section Extension = 9 для DSS.
4.2.6.2 Динамическое распределение спектра (DSS) через выделенные конечные точки
Выделенные конечные точки (следовательно, идентификаторы eAxC) настраиваются в O-RU для LTE и NR для реализации DSS. Например, когда O-DU определяет набор PRB для LTE, O-DU использует идентификатор eAxC для LTE (назначенный несущей, идентифицированной как несущая LTE) для адресации конечной точки LTE; причем, когда O-DU выделяет тот же набор PRB для NR, O-DU использует идентификатор eAxC для NR (назначенный несущей, идентифицированной как несущая NR) для адресации конечной точки NR в O-RU.
При использовании этого подхода несущая будет назначена для LTE или NR, поэтому когда и LTE, и NR должны поддерживаться одновременно (DSS), то должны быть идентифицированы две несущие с перекрывающимися частотными диапазонами, одна из которых для LTE, а другая — для NR. O-RU должен будет охватывать две несущие так, чтобы один частотный диапазон мог поддерживать как NR, так и LTE, и O-DU должен будет гарантировать, что ни один RE не назначен как для LTE, так и для NR в одно и то же время.
4.2.6.3 Динамическое распределение спектра (DSS) с применением параметра расширения секций, равного 9
Используя для DSS Section Extension, равный 9, O-DU может применять единичный eAxCid (и, следовательно, одну конечную точку) для передачи LTE и распределения NR PRB, если O-RU способен использовать как обработку LTE, так и обработку NR с использованием одной конечной точки (т.е. O-RU поддерживает Section Extension, равный 9). Следует обращать внимание на то, что одна несущая может быть выделена либо для LTE, либо для NR, либо для обеих технологий, и поддержка DSS таким образом означает, что несущая (которой назначена конечная точка) будет обозначена с поддержкой обеих технологий. O-DU указывает через Section Extension, равного 9, применима ли информация о распределении PRB к LTE или к NR.
4.3 Элементы протокола C-плоскости
4.3.1 Общие положения
Сообщения C-плоскости инкапсулируются с использованием двухуровневого заголовка. Первый уровень состоит из общего заголовка eCPRI или общего заголовка IEEE 1914.3, включая соответствующие поля для указания типа сообщения, а второй уровень — это прикладной уровень, включающий необходимые поля для управления и синхронизации. На прикладном уровне раздел определяет характеристики данных U-плоскости, которые должны быть переданы или получены от луча с одним идентификатором шаблона. Как правило, заголовок передачи, заголовок приложения и раздела предназначены для выравнивания по 4-байтовым границам и передаются в сетевом порядке байтов, означающем, что наиболее значимый байт многобайтового параметра следует первым.
При выборе через M-плоскость опционального «прямого порядка байтов» веса формирования луча (тип раздела 1 или 3 типа и extType = 1) и поля cilsample/ciQsample (тип раздела 6) должны использовать прямой порядок байтов для передачи комплексных чисел.
В таблице 29 описаны типы разделов, поддерживаемые в C-плоскости.
Типы разделов, поддерживаемые в C-плоскости
| Тип раздела | Целевой сценарий | Примечание |
| 0 | Неиспользуемые блоки ресурсов или символы в нисходящем или восходящем канале связи | Указывает для O-RU, что определенные блоки ресурсов или символы не будут использованы (периоды простоя, периоды защиты). Аналогичным образом связанные сообщения U-плоскости, содержащие данные IQ для этого типа раздела, отсутствуют. Цель состоит в том, чтобы сообщить O-RU, что передачи могут быть остановлены в течение указанного интервала простоя, например для энергосбережения или для предоставления интервала для калибровки |
| 1 | Большинство радиоканалов DL/UL <*> | Здесь «большинство» относится к каналам, не требующим смещения времени или частоты, например для каналов со смешанной нумерологией |
| 2 | Зарезервировано для использования в будущем | - |
| 3 | PRACH и каналы смешанной нумерологии <*> | Каналы, требующие сдвигов времени или частоты либо значений SCS, отличных от номинальных |
| 4 | Зарезервировано для использования в будущем | - |
| 5 | Информация о планировании UE (назначение секции UE-ID) | Предоставляет информацию о планировании для UE-ID |
| 6 | Информация о канале | Отправляет специфичную для UE информацию о канале из O-DU в O-RU |
| 7 | LAA | Сообщения передаются между O-DU и O-RU в обоих направлениях, чтобы настроить LBT для передачи PDSCH/DRS и сообщить результат LBT |
| 8 — 255 | Зарезервировано для использования в будущем | - |
| <*> Когда PRACH имеет такую же нумерологию, как и другой канал UL, Section type 1 может альтернативно использоваться O-DU для сигнализации PRACH. В этом случае O-RU не будет выполнять специфичную для PRACH обработку. | ||
Внутри раздела данных заголовок раздела в большинстве случаев включает «флаг расширения», указывающий те параметры, которые применяются к разделу помимо тех, что находятся в заголовке раздела (флаг расширения чаще всего расположен рядом с полями beamId или ueId). Наличие этого флага расширения указывает, что после заголовка присутствует расширение раздела. Внутри расширения раздела есть еще один флаг расширения, расположенный рядом с полем extType, указывающий на присутствие второго (или третьего и т.д.) расширения.
Таким образом, в раздел данных может быть включено любое количество расширений раздела. Это обеспечивает расширяемость параметров раздела без необходимости постоянно переопределять заголовок раздела или создавать новые типы разделов в соответствии с требованиями будущих стандартов предварительной передачи.
Расширение раздела принимает следующую структуру: есть типовое поле, в частности extType, которое представляет собой 7-битное поле, описывающее конкретный тип расширения, затем поле однобайтовой длины, в частности поле extLen, уточняющее, сколько 4-байтовых слов содержится в расширении (минимум 1, включая поля extType и extLen), а далее некоторое количество параметров, которые зависят от значения extType для их определения. Во всех случаях расширение раздела будет целым числом, состоящим по длине из слов (4-байтовых).
Конкретные допустимые значения extType, их значения и связанные с ними параметры подробно описаны в 4.3.6 и 4.3.7.
Выбранные типы сообщений C-плоскости (типы разделов 1, 3 и 5) несут описания разделов данных, которые передают информацию, применимую к разделам данных, переносимых в сообщениях U-плоскости. Существует несколько методов соединения описаний разделов данных C-плоскости и разделов данных U-плоскости:
- соединение через значение sectionId;
- соединение по частоте и времени;
- соединение по частоте и времени с приоритетами;
- соединение по частоте и времени с приоритетами (оптимизировано).
4.3.1.1 Метод соединения C-плоскости и U-плоскости через значение sectionId используют по умолчанию. O-DU может настроить O-RU для применения другого метода через M-плоскость. В этом методе информация из описания раздела D в сообщении CM C-плоскости относится к элементу ресурса R в PRB P (PRB понимается как 12 ресурсных элементов одного символа OFDM, последовательного по частоте) в разделе данных S в сообщении UM U-плоскости, если выполнены следующие условия:
а) CM соответствует UM, т.е. оба имеют одинаковый eAxC_Id, а значение CM.dataDirection — направлению UM;
б) CM.frameId = UM.frameId and CM.subframeId = UM.subframeId and CM.slotId = UM.slotId;
в) описание символа, идентифицированного UM.symbolId, следует из описания раздела D. Это требует оценивания CM.startSymbolId, symInc и numSymbol в CM или проверки D.symbolMask в расширении типа 6, если это расширение присутствует;
г) PRB p уточняется описанием раздела D. Это требует проверки того, что D.startPrbc <= P < D.startPrbc + D.numPrbc \cdot (D.rb + 1), если D.rb = 1, проверки того, что D.startPrbc modulo 2 = P modulo 2; это требует оценивания D.rbgMask в расширении типа 6, если это расширение присутствует в D. D.reMask имеет значение 1 в бите, соответствующем RE R;
Также действуют следующие ограничения (в контексте одного eAxC):
- PRB может возникать только один раз во всех сообщениях U-плоскости, относящихся к одному и тому же символу OFDM;
- на элемент ресурса можно ссылаться [см. условия в перечислениях в), г) и д)] только одним описанием раздела;
- все описания разделов, применимые к PRB [см. условия в перечислениях в) и г)], должны иметь одинаковое значение sectionId;
- описания разделов, которые не применимы к одному и тому же PRB [см. условия в перечислениях в) и г)], должны иметь разные значения sectionId;
- отправитель C-плоскости должен отправить в sectionId значение, которое уникально в пределах слота;
- описания разделов с одинаковым значением sectionId должны иметь одинаковые значения rb, startPrbc, numPrbc и numSymbol.
4.3.1.2 Метод соединения по частоте и времени используют, если O-RU сообщает о соответствующей возможности через M-плоскость, а применение для eAxC настраивается через M-плоскость. В этом методе информация из описания раздела D в сообщении CM C-плоскости относится к элементу ресурса R в PRB P (PRB понимается как 12 ресурсных элементов одного символа OFDM, последовательного по частоте) в разделе данных S в сообщении UM U-плоскости, если выполнены следующие условия:
а) CM соответствует UM, т.е. оба имеют одинаковый eAxC_Id, а значение CM.dataDirection соответствует направлению UM;
б) CM.frameId = UM.frameId and CM.subframeId = UM.subframeId and CM.slotId = UM.slotId;
в) описание символа, идентифицированного UM.symbolId идет из описания раздела D. Это требует оценивания CM.startSymbolId, symInc и numSymbol в CM или проверки D.symbolMask в расширении типа 6 при его наличии;
г) PRB p уточняется описанием раздела D. Это требует проверки того, что D.startPrbc <= P < D.startPrbc + D.numPrbc \cdot (D.rb + 1), если D.rb = 1, а также проверки того, что D.startPrbc modulo 2 = P modulo 2; это требует оценивания D.rbgMask в расширении типа 6, если это расширение присутствует в D;
д) D.reMask имеет значение 1 в бите, соответствующем RE R.
Также действуют следующие ограничения (в контексте одного eAxC):
- PRB может возникать только один раз во всех сообщениях U-плоскости, относящихся к одному и тому же символу OFDM;
- на элемент ресурса можно ссылаться [см. условия в перечислениях в), г) и д)] только одним описанием раздела;
- отправитель C-плоскости должен отправить в sectionId значение 4095;
- отправитель C-плоскости должен упорядочить описания разделов так, чтобы любые описания разделов, ссылающиеся на любой RE (ненулевое значение reMask), присутствовали перед описаниями разделов, которые не ссылаются на какие-либо RE (т.е. нулевое значение в reMask). Это позволяет O-RU быстрее идентифицировать описания разделов, которые несут конфигурацию формирования диаграммы направленности для любого RE, а также делает их локализованными в памяти, что может усовершенствовать производительность обработки сообщений.
4.3.1.3 Метод соединения по частоте и времени с приоритетами является дополнительным и используется, если O-RU сообщает о соответствующей возможности через M-плоскость, а применение для eAxC конфигурируется через M-плоскость. В этом методе информация из описания раздела D в сообщении CM C-плоскости относится к элементу ресурса R в PRB P (PRB понимается как 12 ресурсных элементов одного символа OFDM, последовательного по частоте) в разделе данных S в сообщении UM U-плоскости, если выполнены следующие условия:
а) CM соответствует UM, т.е. оба имеют одинаковый eAxC_Id, а значение CM.dataDirection — направлению UM;
б) CM.frameId = UM.frameId и CM.subframeId = UM.subframeId и CM.slotId = UM.slotId;
в) описание символа, идентифицированного UM.symbolId следует из описания раздела D. Это требует оценивания CM.startSymbolId, symInc и numSymbol в CM или проверки D.symbolMask в расширении типа 6, если это расширение присутствует;
г) PRB p уточняется описанием раздела D. Это требует проверки того, что D.startPrbc <= P < D.startPrbc + D.numPrbc \cdot (D.rb + 1), если D.rb = 1, а также проверки того, что D.startPrbc modulo 2 = P modulo 2; это требует оценивания D.rbgMask в расширении типа 6, если это расширение присутствует в D;
д) D.reMask имеет значение 1 в бите, соответствующем RE R, а D — наивысший приоритет среди описаний разделов данных, ссылающихся на RE R в сообщении CM. Приоритетом описания раздела данных является значение поля приоритета в расширении типа 6, если это расширение присутствует в D, и ноль, если расширение отсутствует.
Примечание - Область поиска описания с наивысшим приоритетом ограничена одним сообщением C-плоскости для того, чтобы избежать ошибок конфигурации формирования луча, которые были бы неизбежны, если бы область охватывала несколько сообщений, и одно из них было бы потеряно.
4.3.1.4 Также действуют следующие ограничения (в контексте одного eAxC):
а) PRB может возникать только один раз во всех сообщениях U-плоскости, относящихся к одному символу OFDM;
б) описания разделов данных, которые относятся к одному RE и передаются в одном сообщении C-плоскости, должны иметь разный приоритет во избежание двусмысленности;
в) если полная конфигурация формирования луча не помещается в одно сообщение C-плоскости, то отправитель должен продублировать описания разделов данных с наивысшим приоритетом, в частности: каждое сообщение C-плоскости должно содержать описание раздела с наивысшим приоритетом, относящееся к любому RE, на которое ссылается сообщение. Это необходимо для гарантии того, что O-RU правильно интерпретирует конфигурацию, полученную в каждом сообщении. Если такое дублирование необходимо во избежание неправильного толкования, оно не нарушает ограничение в перечислении г);
г) отправитель должен избегать отправки ненужных описаний разделов данных, например описания, которые имеют ту же конфигурацию;
д) отправитель C-плоскости должен отправить в sectionId значение 4095;
е) отправитель C-плоскости упорядочивает описания разделов так, чтобы любые описания разделов, относящиеся к любому RE (ненулевое значение reMask), присутствовали перед описаниями тех разделов, которые не ссылаются ни на один RE (т.е. нулевое значение в reMask); описания разделов, относящиеся к любому RE, должны быть упорядочены по эффективному приоритету (сначала наивысший приоритет). Упорядочивание описаний разделов с ненулевым reMask позволяет O-RU быстрее идентифицировать описания тех разделов, которые несут конфигурацию формирования луча для любого RE, а также делает их локализованными в памяти, что может улучшить производительность обработки сообщений. Упорядочивание описаний разделов по наивысшему приоритету, в первую очередь, предназначено для оптимизации обработки сообщений C-плоскости O-RU, т.е. конфигурация формирования луча RE может быть определена из более раннего описания раздела, встречающегося в сообщении.
Для оптимизированного метода соединения по частоте и времени с приоритетами действуют такие же ограничения, как и для метода соединения по частоте и времени с приоритетами, за исключением ограничения по перечислению д). Вместо него используется следующее ограничение: отправитель C-плоскости должен отправить в sectionId значение 4095 для описания раздела с более низким приоритетом. Для секций с наивысшим приоритетом уникальные sectionId должны быть установлены в определенном диапазоне, начиная от 0 до «максимальный наивысший приоритет разделов на слот», указанном через M-плоскость, по идентификаторам eAxC (ограничение этого диапазона помогает уменьшить область поиска для обнаружения повторяющихся описаний разделов с наивысшим приоритетом). При дублировании разделов с наивысшим приоритетом все поля, включая sectionId, должны совпадать.
В дополнение к связыванию уникального sectionId с разделом наивысшего приоритета, как описано выше, O-DU должен установить флаг «повторение» в 1 для каждого повторяющегося сообщения C-плоскости. O-RU может обработать или игнорировать флаг в зависимости от его реализации.
4.3.2 Команды планирования и формирования луча
Для сообщений C-плоскости использован общий формат кадра, состоящий из транспортного уровня и прикладного уровня. Прикладной уровень находится в пределах полезной нагрузки транспортного уровня и состоит из общего заголовка для временной привязки, за которым следуют информация и параметры, зависящие и специфичные для применяемого типа раздела. Несколько наборов данных раздела с одним значением типа раздела могут быть выстроены один за другим в пределах полезной нагрузки. Чтобы минимизировать скорость передачи пакетов через интерфейс, передатчик должен заполнять сообщения как можно большим количеством последующих разделов (с последовательными идентификаторами разделов или без них). Однако наборы данных раздела с разными значениями типа раздела следует отправлять отдельными сообщениями (т.е. разные значения типа раздела не должны смешиваться в одной полезной нагрузке сообщения C-плоскости).
Состав транспортного уровня приведен в 3.1.3.
а) поля типа раздела 0 (используют для указания периодов ожидания или защиты от O-DU до O-RU):
- поле dataDirection [направление данных (gNB Tx/Rx)]: 1 бит,
- поле payloadVersion (версия полезной нагрузки): 3 бита (необходимое значение = 1 [1-я версия протокола для полезной нагрузки и формата указания времени)],
- поле filterIndex (индекс фильтра): 4 бита,
- поле frameId (идентификатор кадра): 8 бит,
- поле subframeId (идентификатор подкадра): 4 бита,
- поле slotID (идентификатор слота): 6 бит,
- поле startSymbolid (идентификатор начального символа): 6 бит,
- поле numberOfsections (количество разделов): 8 бит,
- поле sectionType (тип раздела): 8 бит (необходимое значение = 0),
- поле timeOffset (смещение времени): 16 бит,
- поле frameStructure (структура кадра): 8 бит,
- поле cpLength (длина циклического префикса): 16 бит,
- поле reserved (зарезервировано для использования в будущем): 8 бит;
- поле sectionID (идентификатор раздела): 12 бит,
- поле rb (идентификатор ресурсного блока): 1 бит,
- поле symInc (команда пошагового увеличения номера символа): 1 бит,
- поле startPrbc (начальный PRB описания раздела данных): 10 бит,
- поле numPrbc (количество смежных PRB на описание раздела данных): 8 бит,
- поле reMask (маска элемента ресурса): 12 бит,
- поле numSymbol (количество символов): 4 бита,
- поле ef (флаг расширения): 1 бит,
- поле reserved (зарезервировано для использования в будущем): 15 бит;
б) поля типа раздела 1 (используют для большинства радиоканалов нисходящего и восходящего каналов; для некоторых каналов, особенно для PRACH и каналов со смешанной нумерологией, может потребоваться больше элементов информации, содержащихся в других типах разделов; если тип раздела 1 применяют для канала PRACH, он должен обрабатываться так же, как обрабатываются другие канал в O-RU):
- поле dataDirection (направление данных (gNB Tx/Rx)): 1 бит,
- поле payloadVersion (версия полезной нагрузки): 3 бита (необходимое значение = 1 [1-я версия протокола для полезной нагрузки и формата указания времени)],
- поле filterIndex (индекс фильтра): 4 бита,
- поле frameId (идентификатор кадра): 8 бит,
- поле subframeId (идентификатор подкадра): 4 бита,
- поле slotID (идентификатор слота): 6 бит,
- поле startSymbolid (идентификатор начального символа): 6 бит,
- поле numberOfsections (количество разделов): 8 бит,
- поле sectionType (тип раздела): 8 бит (необходимое значение = 1),
- поле udCompHdr (заголовок сжатия пользовательских данных): 8 бит,
- поле reserved (зарезервировано для использования в будущем): 8 бит;
- поле sectionID (идентификатор раздела): 12 бит,
- поле rb (идентификатор ресурсного блока): 1 бит,
- поле symInc (команда пошагового увеличения номера символа): 1 бит,
- поле startPrbc (начальный PRB описания раздела данных): 10 бит,
- поле numPrbc (количество смежных PRB на описание раздела данных): 8 бит,
- поле reMask (маска элемента ресурса): 12 бит,
- поле numSymbol (количество символов): 4 бита,
- поле ef (флаг расширения): 1 бит,
- поле beamId (идентификатор луча): 15 бит;
в) поля типа раздела 3 (используют для каналов PRACH и смешанной нумерологии):
- поле dataDirection [направление данных (gNB Tx/Rx)]: 1 бит,
- поле payloadVersion (версия полезной нагрузки): 3 бита (необходимое значение = 1 [1-я версия протокола для полезной нагрузки и формата указания времени)],
- поле filterIndex (индекс фильтра): 4 бита,
- поле frameId (идентификатор кадра): 8 бит,
- поле subframeId (идентификатор подкадра): 4 бита,
- поле slotID (идентификатор слота): 6 бит,
- поле startSymbolid (идентификатор начального символа): 6 бит,
- поле numberOfsections (количество разделов): 8 бит,
- поле sectionType (тип раздела): 8 бит (необходимое значение = 3),
- поле timeOffset (смещение времени): 16 бит,
- поле frameStructure (структура кадра): 8 бит,
- поле cpLength (длина циклического префикса): 16 бит,
- поле udCompHdr (заголовок сжатия пользовательских данных): 8 бит;
- поле sectionID (идентификатор раздела): 12 бит,
- поле rb (идентификатор ресурсного блока): 1 бит,
- поле symInc (команда пошагового увеличения номера символа): 1 бит,
- поле startPrbc (начальный PRB описания раздела данных): 10 бит,
- поле numPrbc (количество смежных PRB на описание раздела данных): 8 бит,
- поле reMask (маска элемента ресурса): 12 бит,
- поле numSymbol (количество символов): 4 бита,
- поле ef (флаг расширения): 1 бит,
- поле beamId (идентификатор луча): 15 бит,
- поле freqOffset (смещение частоты): 24 бита,
- поле reserved (зарезервировано для использования в будущем): 8 бит;
г) поля типа раздела 5 (используют для информации о планировании UE):
- поле dataDirection [направление данных (gNB Tx/Rx)]: 1 бит,
- поле payloadVersion (версия полезной нагрузки): 3 бита (необходимое значение = 1 [1-я версия протокола для полезной нагрузки и формата указания времени)],
- поле filterIndex (индекс фильтра): 4 бита,
- поле frameId (идентификатор кадра): 8 бит,
- поле subframeId (идентификатор подкадра): 4 бита,
- поле slotID (идентификатор слота): 6 бит,
- поле startSymbolid (идентификатор начального символа): 6 бит,
- поле numberOfsections (количество разделов): 8 бит,
- поле sectionType (тип раздела): 8 бит (необходимое значение = 5),
- поле udCompHdr (заголовок сжатия пользовательских данных): 8 бит,
- поле reserved (зарезервировано для использования в будущем): 8 бит;
- поле sectionID (идентификатор раздела): 12 бит,
- поле rb (идентификатор ресурсного блока): 1 бит,
- поле symInc (команда пошагового увеличения номера символа): 1 бит,
- поле startPrbc (начальный PRB описания раздела данных): 10 бит,
- поле numPrbc (количество смежных PRB на описание раздела данных): 8 бит,
- поле reMask (маска элемента ресурса): 12 бит,
- поле numSymbol (количество символов): 4 бита,
- поле ef (флаг расширения): 1 бит,
- поле ueId (идентификатор UE): 15 бит;
д) поля типа раздела 6 (используют для отправки информации о канале для определенного идентификатора UE):
- поле dataDirection [направление данных (gNB Tx/Rx)]: 1 бит,
- поле payloadVersion (версия полезной нагрузки): 3 бита (необходимое значение = 1 [1-я версия протокола для полезной нагрузки и формата указания времени)],
- поле filterIndex (индекс фильтра): 4 бита,
- поле frameId (идентификатор кадра): 8 бит,
- поле subframeId (идентификатор подкадра): 4 бита,
- поле slotID (идентификатор слота): 6 бит,
- поле startSymbolid (идентификатор начального символа): 6 бит,
- поле numberOfsections (количество разделов): 8 бит,
- поле sectionType (тип раздела): 8 бит (необходимое значение = 6),
- поле numberOfUEs (количество наборов данных информации о канале для конкретного UE): 8 бит,
- поле reserved (зарезервировано для использования в будущем): 8 бит;
- поле ef (флаг расширения): 1 бит,
- поле ueId (идентификатор UE): 15 бит,
- поле regularizationFactor (коэффициент регуляризации, используемый для приема MMSE): 16 бит,
- поле reserved (зарезервировано для использования в будущем): 4 бита,
- поле rb (идентификатор ресурсного блока): 1 бит,
- поле symInc (команда пошагового увеличения номера символа): 1 бит,
- поле startPrbc (начальный PRB описания раздела данных): 10 бит,
- поле numPrbc (количество смежных PRB на описание раздела данных): 8 бит,
- поле cilsample (значение информации о канале, синфазная выборка): 16 бит,
- поле ciQsample (значение информации о канале, квадратурная выборка): 16 бит;
е) поля типа раздела 7 (используют для поддержки L AA):
- поле dataDirection (направление данных (gNB Tx/Rx)): 1 бит,
- поле payloadVersion (версия полезной нагрузки): 3 бита (необходимое значение = 1 [1-я версия протокола для полезной нагрузки и формата указания времени)],
- поле filterIndex (индекс фильтра): 4 бита,
- поле frameId (идентификатор кадра): 8 бит,
- поле subframeId (идентификатор подкадра): 4 бита,
- поле slotID (идентификатор слота): 6 бит,
- поле startSymbolid (идентификатор начального символа): 6 бит,
- поле numberOfsections (количество разделов): 8 бит,
- поле sectionType (тип раздела): 8 бит (необходимое значение = 7),
- поле reserved (зарезервировано для использования в будущем): 8 бит;
ж) laaMsgType = 0 необходимо установить для LBTDLCONFIG.request: LBTPD SCHREQ:
- поле lbtHandle (непрозрачный дескриптор, возвращаемый в LBTPDSCHRSP): 16 бит,
- поле lbtDeferFactor (коэффициент задержки в слотах считывания, как описано в [8]): 3 бита,
- поле lbtBackoffCounter (счетчик отсрочки LBT в слотах считывания, как описано в [8]): 10 бит,
- поле lbtOffset (время начала LBT, мкс, от начала подкадра, запланированного этим сообщением): 10 бит,
- поле MCOT (длительность LTE TXOP в субкадрах): 4 бит,
- поле lbtMode (тип процесса LBT): 2 бита;
и) laaMsgType, равный 1, должен быть установлен для LBT_DL_CONFIG.request: LBT_DRS_REQ:
- поле LbtHandle (непрозрачный дескриптор, возвращаемый в LBT_DRS_RSP): 16 бит,
- поле lbtOffset (время начала LBT, мкс, от начала подкадра, запланированного этим сообщением): 10 бит,
- поле lbtMode (тип процесса LBT): 2 бита,
- поле reserved (зарезервировано для использования в будущем): 1 бит;
к) laaMsgType, равное 2, должно быть установлено для LBT_DL.indication: LBT_PDSCH_RSP:
- поле lbtHandle (непрозрачный дескриптор, возвращаемый в LBT_PDSCH_RSP): 16 бит,
- поле lbtPdschRes (LBT результат от SFN/SF): 2 бита,
- поле sfStatus (статус subfrme): 1 бит,
- поле initialPartialSF (указывает, является ли начальный SF в процессе LBT полным или частичным): 1 бит,
- поле sfnSf (SFN/SF подкадра, который отброшен или передан в O-RU): 12 бит,
- поле reserved (зарезервировано для использования в будущем): 4 бита;
л) laaMsgType, равное 3, должно быть установлено для LBT_DL.indication: LBT_DRS_RSP:
- поле lbtHandle (непрозрачный дескриптор, возвращаемый в LBT_DRS_RSP): 16 бит,
- поле lbtDrsRes (результат LBT от SFN/SF): 1 бит,
- поле reserved (зарезервировано для использования в будущем): 15 бит;
м) laaMsgType, равное 4, должно быть установлено для ошибки LBT_buffer: LBT_Buffer_Error:
- поле lbtHandle (непрозрачный дескриптор, возвращаемый в LBT_DRS_RSP): 16 бит,
- поле lbtBufErr (тип ошибки буфера LBT): 1 бит;
н) laaMsgType, равное 5, должно быть установлено для LBT_DL_CONFIG.request: LBT_ CWCONFIG_REQ:
- поле lbtHandle (непрозрачный дескриптор, возвращаемый в LBT_CWCONFIG_RSP): 16 бит,
- поле lbtCWConfig_H (информация обратной связи HARQ, содержащая число NACK об эталонном подкадре согласно [8]): 8 бит,
- поле lbtCWConfig_T (количество TB для управления окном перегрузки, как описано в [8]): 8 бит,
- поле lbtMode (тип процесса LBT): 2 бита,
- поле lbtTrafficClass (класс трафика LBT): 3 бита;
п) laaMsgType, равное 6, должно быть установлено для LBT_DL.indication: LBT_CWCONFIG_RSP:
- поле lbtHandle (непрозрачный дескриптор, возвращаемый в LBT_CWCONFIG_RSP): 16 бит,
- поле lbtCWR_Rst (принятие/непринятие уведомления LBT_CWCONFIG_REQ сообщения) поле: 1 бит.
Формат кадра команд планирования и формирования луча (тип раздела 0) приведен в таблице 30.
Формат кадра команд планирования и формирования луча (тип раздела 0)
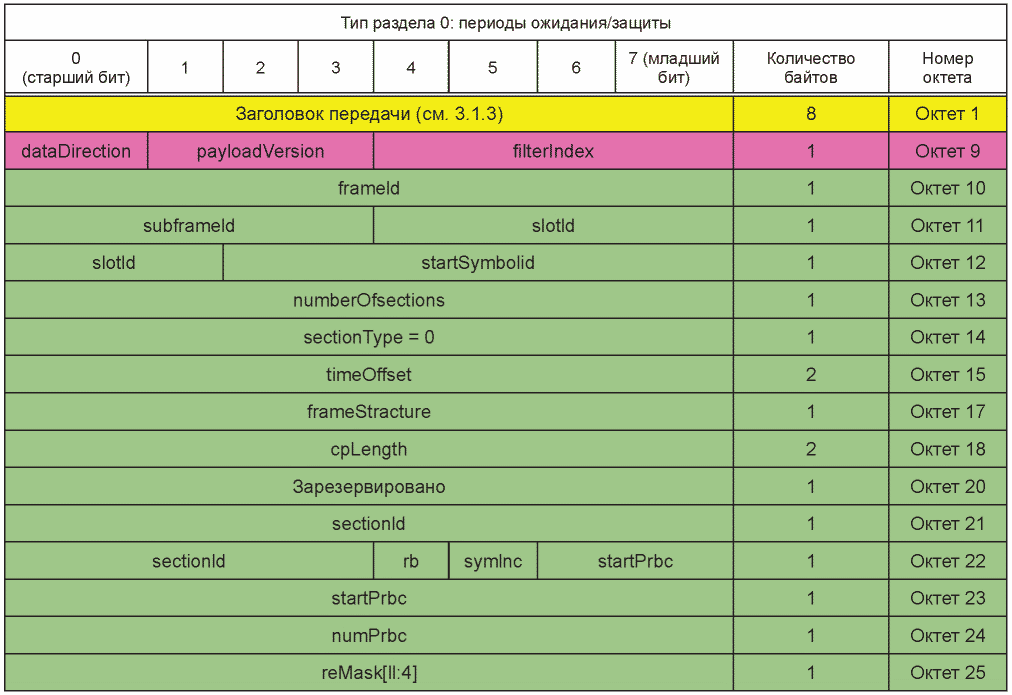
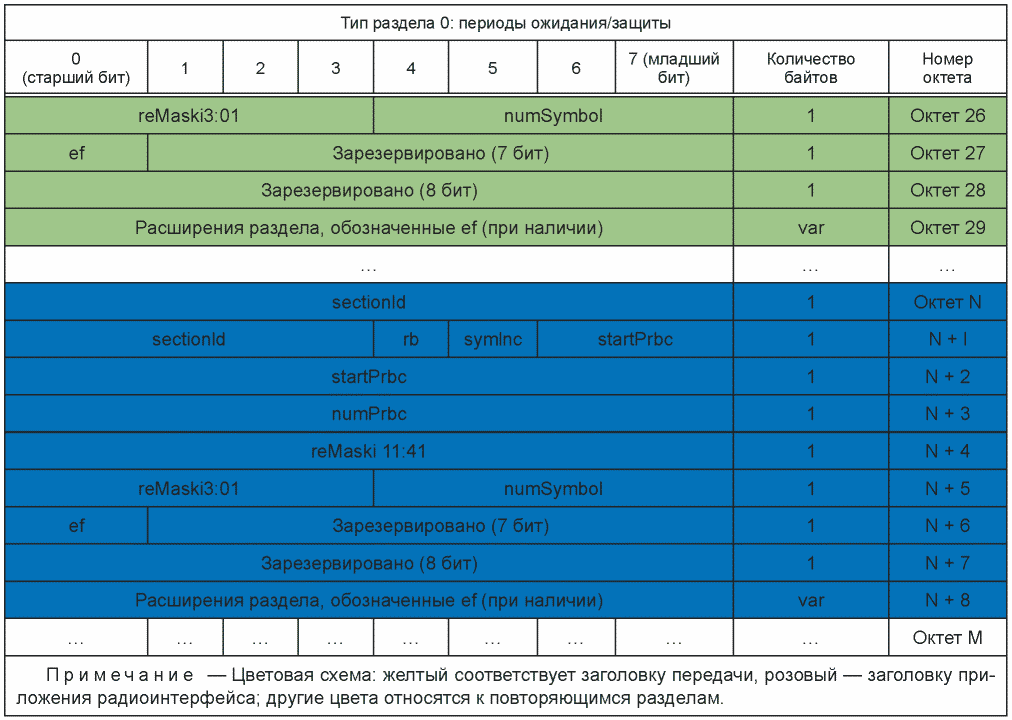
Формат кадра команд планирования и формирования луча (тип раздела 1) приведен в таблице 31.
Формат кадра команд планирования и формирования луча (тип раздела 1)
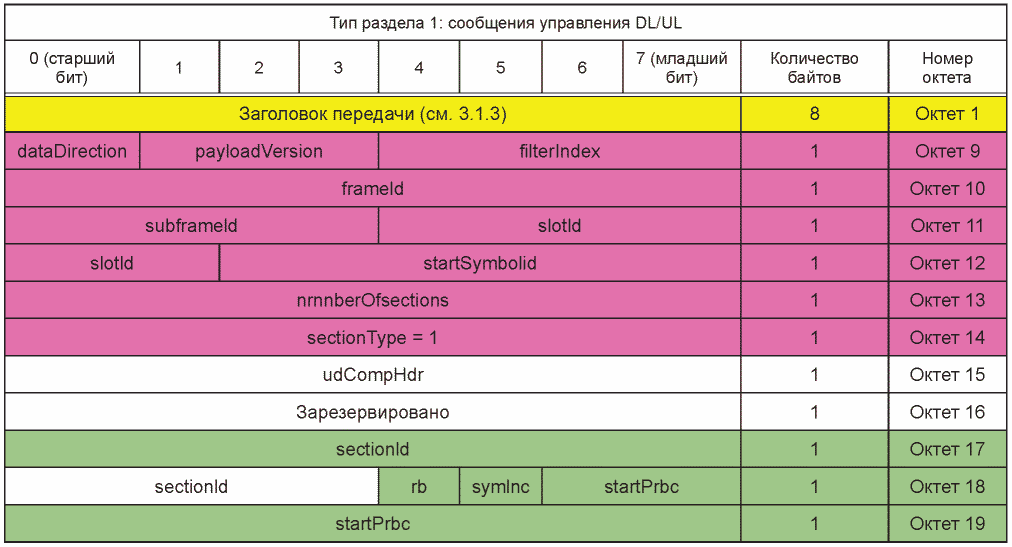
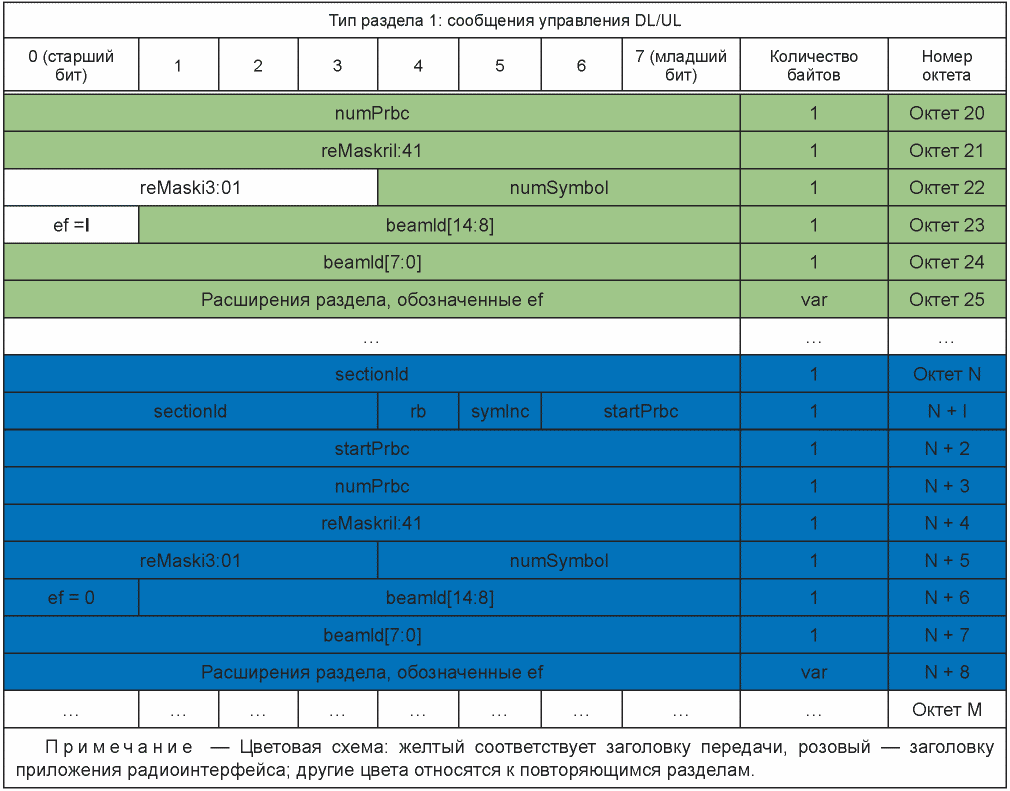
Формат кадра команд планирования и формирования луча (тип раздела 3) приведен в таблице 32.
Формат кадра команд планирования и формирования луча (тип раздела 3)
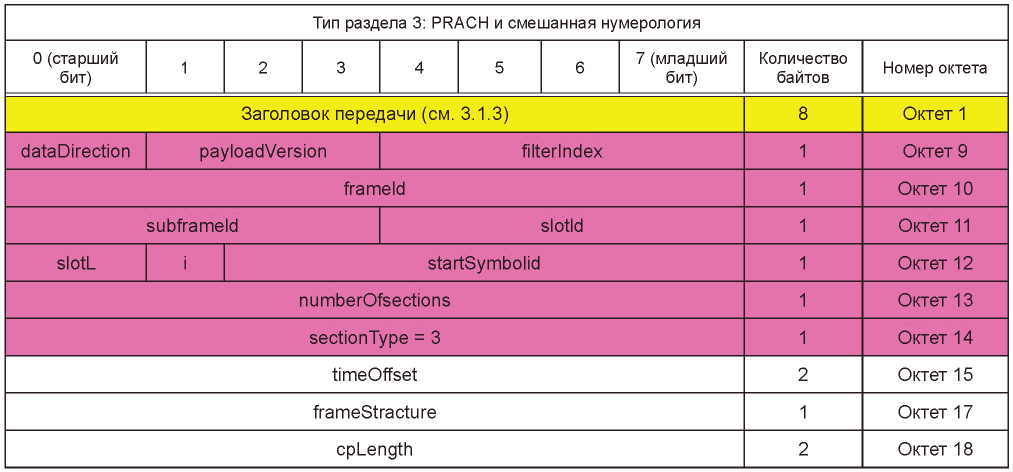
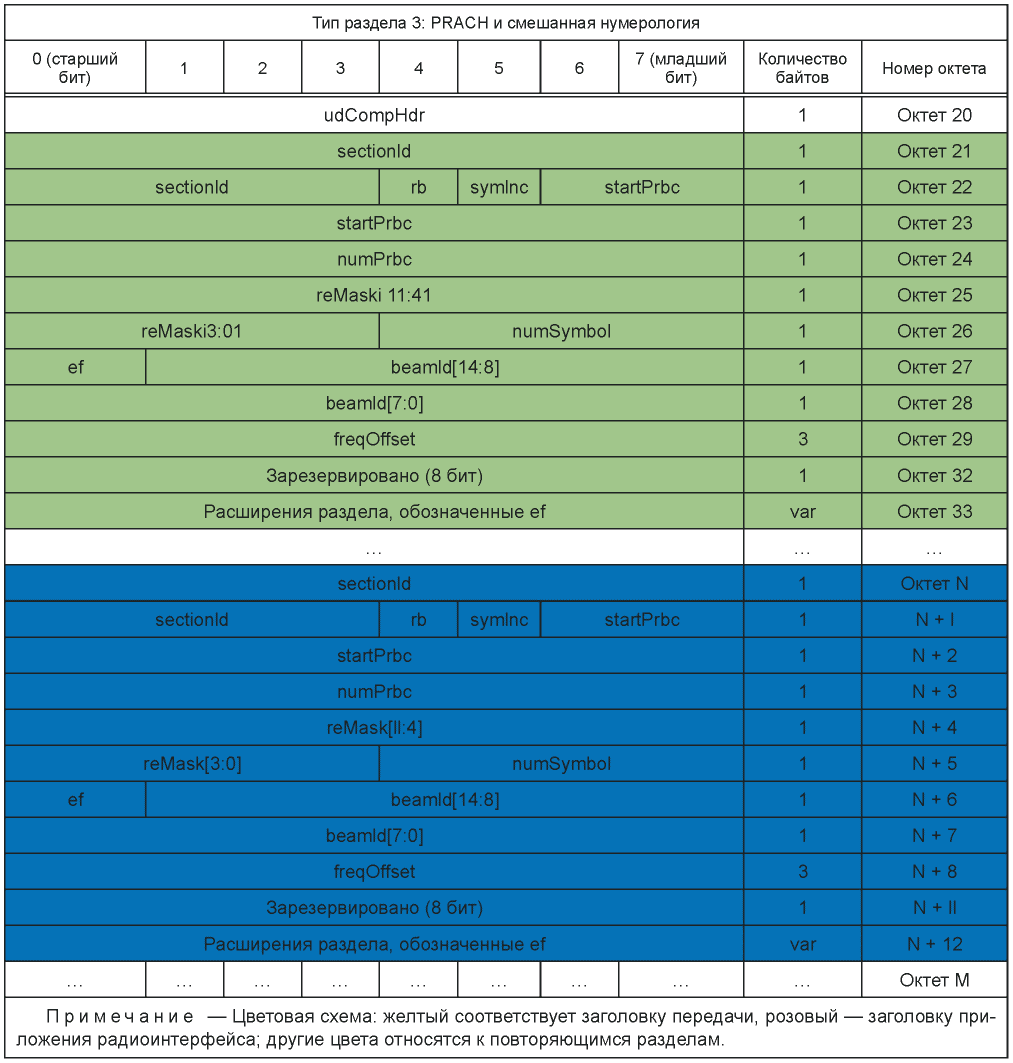
Формат кадра команд планирования и формирования луча (тип раздела 5) приведен в таблице 33.
Формат информационного кадра планирования UE (тип раздела 5)
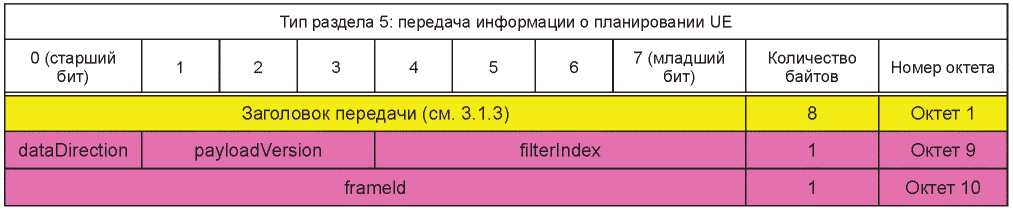
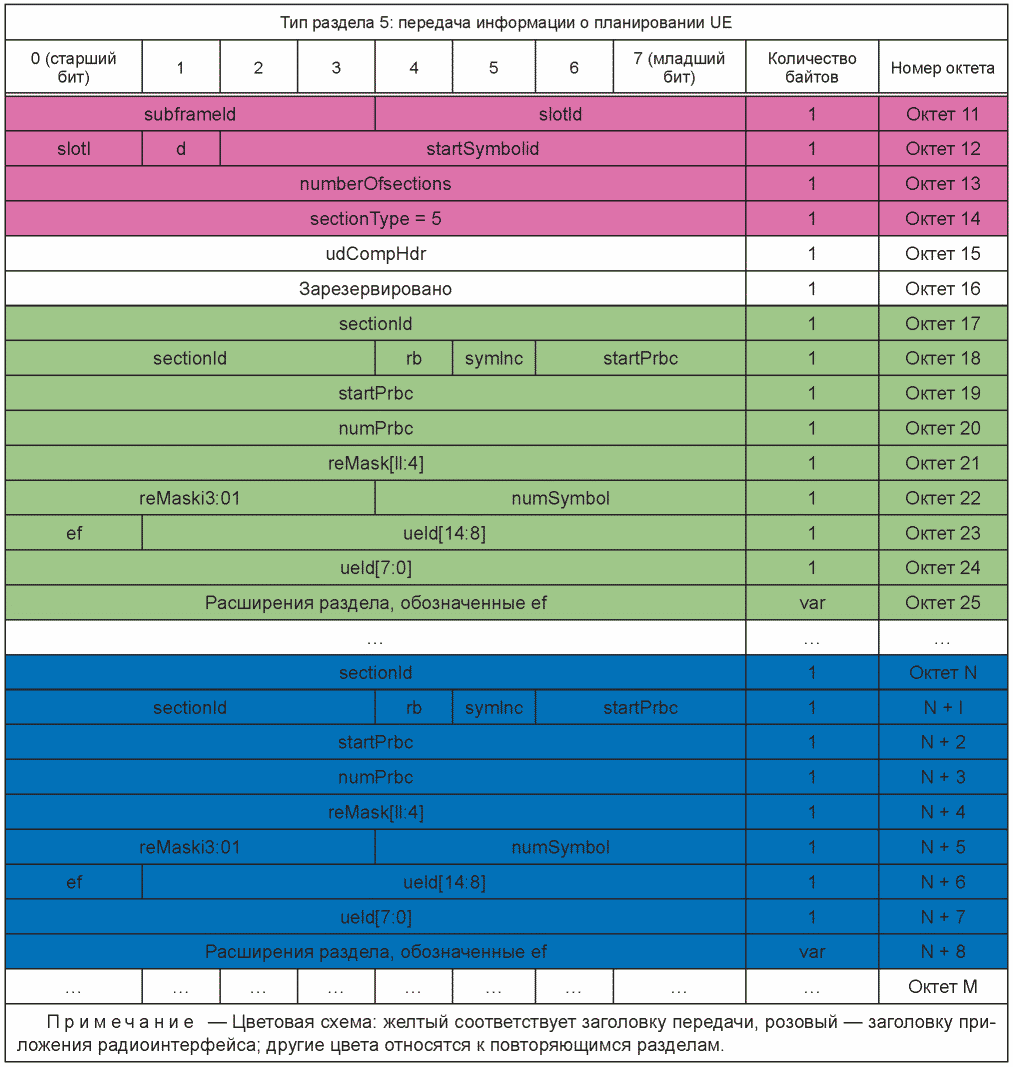
Формат кадра информации канала UE (тип раздела 6) приведен в таблице 34.
Формат кадра информации канала UE (тип раздела 6)
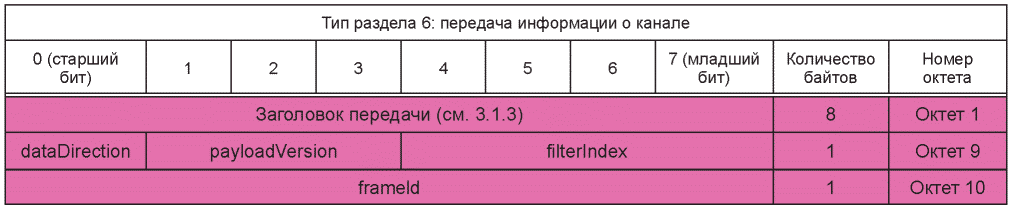
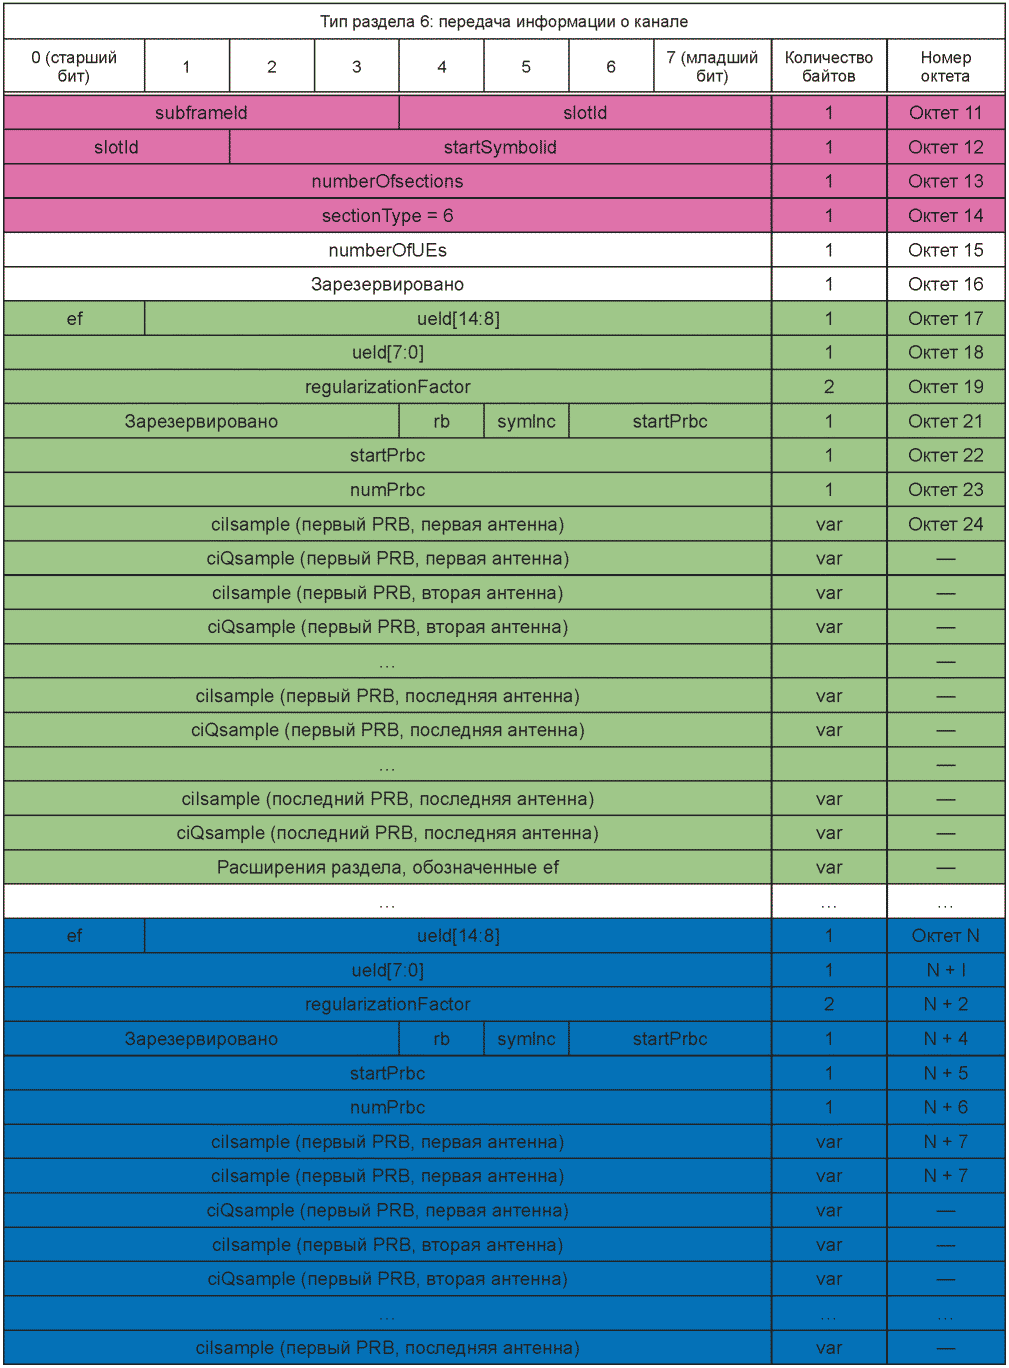
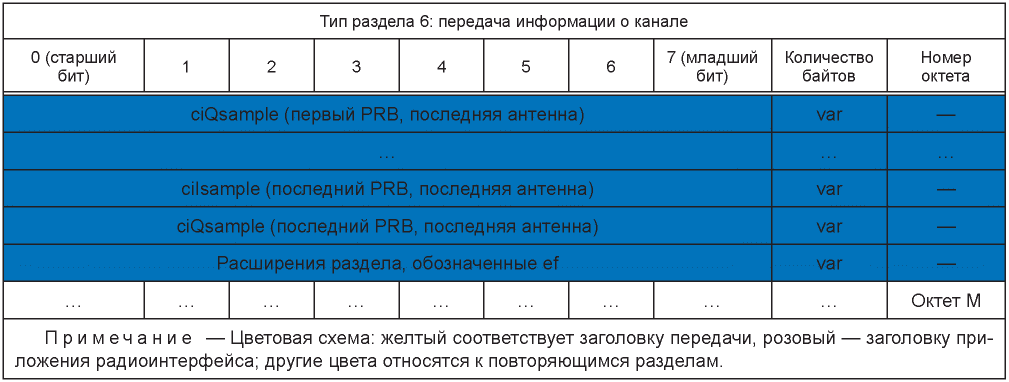
Сообщение LAA, от O-DU к O-RU -OR- O-RU к O-DU (тип раздела 7) приведены в таблице 35.
Сообщение LAA, от O-DU к O-RU -OR- O-RU к O-DU (тип раздела 7)
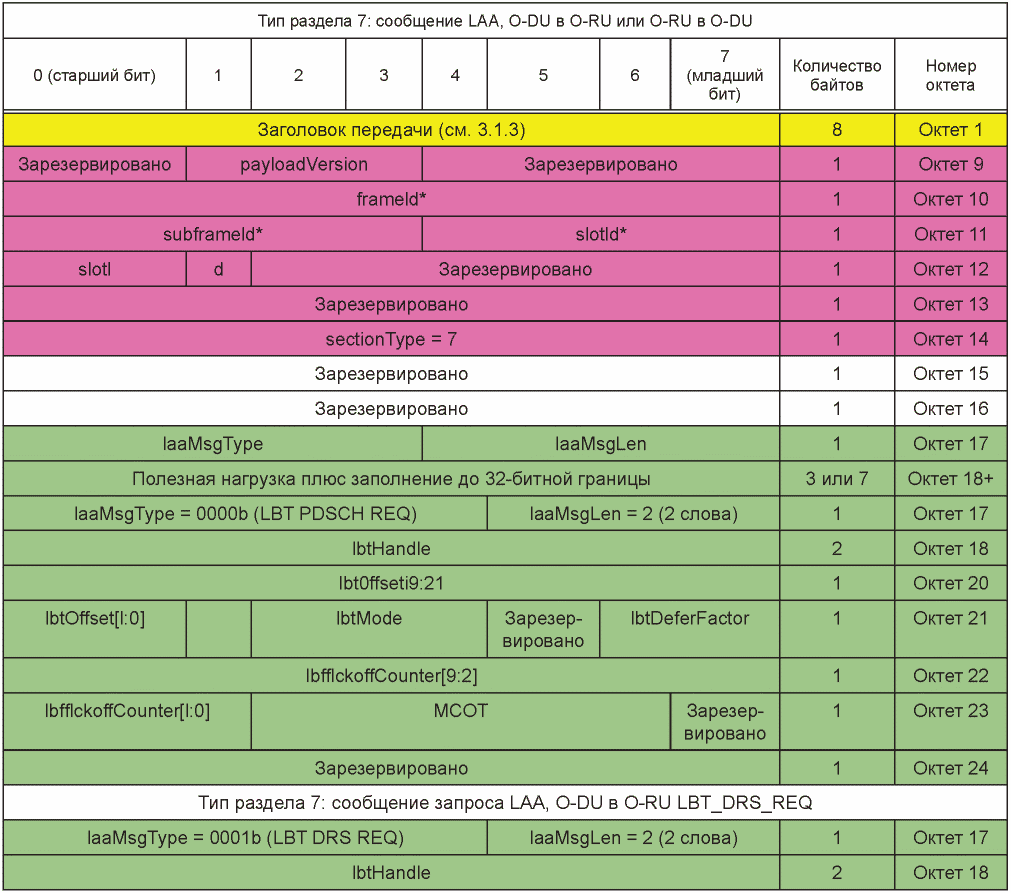
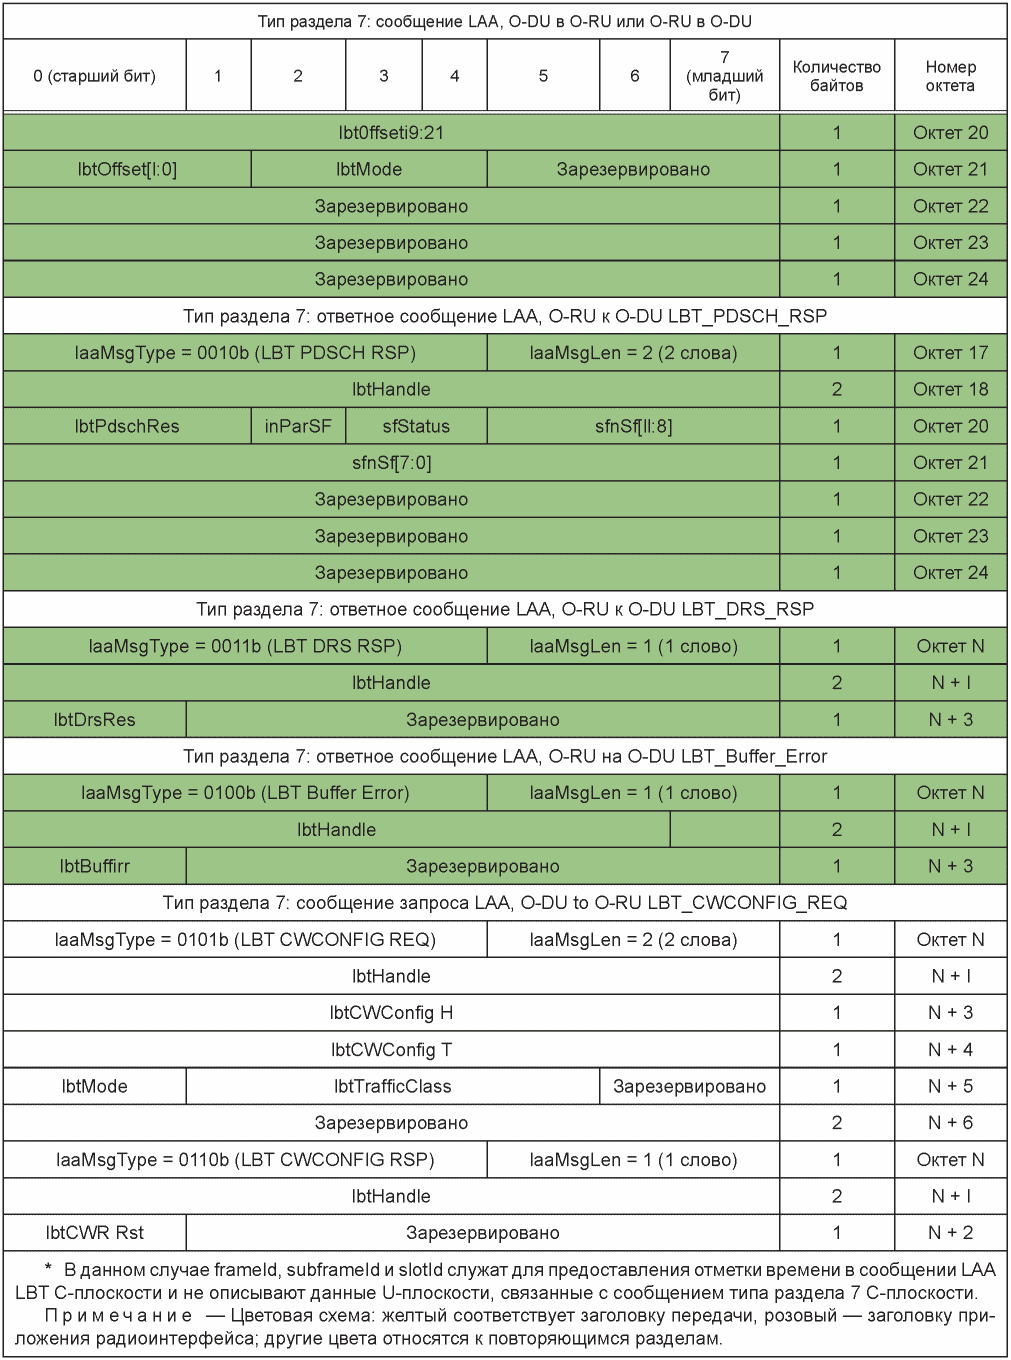
4.3.3 Кодирование информационных элементов (транспортный уровень)
См. 3.1.3 для получения информации об информационных элементах заголовка передачи.
4.3.4 Кодирование информационных элементов (уровень приложения, общий)
4.3.4.1 dataDirection (направление данных (gNB Tx/Rx))
Описание: этот параметр указывает направление данных gNB.
Диапазон значений: {0b = Rx (т.е. UL), 1b = Tx (т.е. DL)}.
4.3.4.2 payloadVersion (версия полезной нагрузки)
Описание: этот параметр определяет версию протокола полезной нагрузки, применимую для следующих IE на уровне приложения. В настоящем стандарте использована версия полезной нагрузки payloadVersion = 001b.
Диапазон значений: {000b — 111b = версия полезной нагрузки}.
Значение по умолчанию: 001b (подразумевается версия 1).
4.3.4.3 filterIndex (индекс фильтра)
Описание: этот параметр определяет индекс фильтра канала, который будет использован между данными IQ и радиоинтерфейсом, как в DL, так и в UL. Для большинства физических каналов применен индекс фильтра filterIndex = 0000b, индексирующий стандартный фильтр канала, например фильтр канала 100 МГц для номинальной несущей полосы пропускания 100 МГц. Другой вариант — PRACH в UL, где разные индексы фильтра могут быть использованы для разных форматов PRACH. При этом предполагается, что перед обработкой данных PRACH с помощью FFT будет создан отдельный фильтр PRACH или фильтр PRACH, дополняющий стандартный фильтр канала в UL. При использовании сообщений типа раздела 3 перед фильтром PRACH обычно применено смещение частот (см. FreqOffset).
Индекс фильтра передается из O-DU в O-RU. Кроме того, необязательно указывать специальные фильтры, при этом для PRACH также разрешен индекс фильтра, равный 0000b.
При использовании индексов фильтра, соответствующих PRACH, первый RE первого PRB, передаваемый внутри секции Id, должен соответствовать первому контрольному тональному сигналу, используемому на нижней границе частотного блока PRACH, как указано в 3GPP RAN1 TS 3x.211. В случае фрагментации 1 секции данных на несколько сообщений U-плоскости данное правило применимо к первому фрагментированному разделу.
Так как разные форматы PRACH назначаются одному значению filterIndex, то O-RU может дополнительно уведомлять с помощью M-плоскости конкретные поддерживаемые форматы (объединенные в группы форматов PRACH) в модуле o-ran-uplane-conf.yang на каждой конечной точке.
Диапазон значений: {0000b — 1111b}.
Индексы фильтров приведены в таблице 36.
Значение по умолчанию: 0000b (без специального фильтра).
4.3.4.4 frameId (идентификатор кадра)
Описание: этот параметр является счетчиком кадров длиной 10 мс (время повторения 2,56 с), в частности frameId = номер кадра по модулю 256.
Диапазон значений: {0000 0000b — 1111 1111b}.
4.3.4.5 subframeId (идентификатор подкадра)
Описание: этот параметр является счетчиком подкадров длительностью 1 мс в пределах кадра длиной 10 мс.
Диапазон значений: {0000b — 1111b}.
4.3.4.6 slotId (идентификатор слота)
Описание: этот параметр представляет собой номер слота в подкадре длиной 1 мс. Все слоты в подкадре подсчитывают с помощью этого параметра, где slotId отсчитывается от 0 до Nslot — 1. В настоящем стандарте максимальное значение Nslot = 16. Все остальные значения 6 бит резервируются для использования в дальнейшем.
Диапазон значений: {00 0000b — 00 1111b = slotID, 01 0000b — 11 1111b = зарезервировано}.
4.3.4.7 startSymbolid (идентификатор начального символа)
Описание: этот параметр определяет номер первого символа (в пределах слота), к которому применена информация из этого сообщения.
Диапазон значений: {00 0000b — 11 1111b}.
4.3.4.8 numberOfsections (количество секций)
Описание: этот параметр определяет количество описаний секции данных (отдельные цитаты идентификатора секции даже в случае наличия нескольких цитат в одном идентификаторе раздела sectionId), включенных в данное сообщение C-плоскости.
Диапазон значений: {0000 0000b — 1111 1111b}.
4.3.4.9 sectionType (тип секции)
Описание: этот параметр определяет характеристики данных U-плоскости, которые должны быть переданы в луч или получены из него с одним идентификатором диаграммы.
Диапазон значений: {0000 0000b — 1111 1111b = тип секции, значения типов секций см. в таблице 29}
4.3.4.10 udCompHdr (заголовок сжатия пользовательских данных)
См. описание этого параметра в 5.3.3.13.
Информация в udCompHdr передается на U-плоскость, где содержатся инструкции для O-RU (на канале DL) и O-DU (на канале UL) о том, как интерпретировать и распаковывать полученные из U-плоскости данные. Но O-RU не способен определить наиболее соответствующий формат данных UL и метод сжатия данных, поэтому O-DU должен проинструктировать O-RU с помощью udCompHdr в сообщении из C-плоскости. Это означает, что udCompHdr в сообщении из C-плоскости будет иметь значение только для данных UL из U-плоскости (dataDirection = 0b), и его значение должно быть установлено на 0x00, когда dataDirection = 1b (данные DL), а принимающий O-RU должен игнорировать полученное значение udCompHdr. Когда использованы статический формат данных и сжатие (см. 5.1.2), то udCompHdr не требуется добавлять в сообщения из C-плоскости, и его значение должно быть установлено на 0·00, а принимающий O-RU должен игнорировать полученное значение udCompHdr.
Недопустимо указывать разные значения udCompHdr для одной и той же секции данных, даже если он отправляется в отдельных сообщениях из C-плоскости и имеет разные значения reMask. Для каждой секции данных может быть использован только один метод сжатия (см. 4.3.5.1). Ответ O-RU будет не определен, если C-плоскость указывает несколько значений udCompHdr для одной секции данных.
4.3.4.11 numberOfUEs (количество UE)
Описание: этот параметр применяется к сообщениям типа 6 и указывает количество UE (для которого предоставляется информация о канале), включенного в сообщение. Это позволяет синтаксическому анализатору определить, когда проанализированы последние данные UE.
Диапазон значений: {0000 0000b — 1111 1111b}.
4.3.4.12 timeOffset (смещение времени)
Описание: этот параметр определяет смещение времени time_offset от начала слота до начала циклического префикса (CP) и измеряется в количестве интервалов Ts (= 1/30,72 МГц, как указано в [1]). Значение должно быть меньше длины слота. Длина слота зависит от SCS, на котором основана нумерология startSymbolId (см. таблицы 27 и 28). В случае использования смешанной нумерологии (не PRACH) timeOffset указывает на время, указанное в startSymbolId. Информация о PRACH приведена в 2.4.2. time_offset = timeOffset x ts.
Диапазон значений: {0000 0000 0000 0000b — 1111 1111 1111 1111b}.
4.3.4.13 frameStructure (структура кадра)
Описание: этот параметр указывает структуру кадра. Первые 4 бита определяют размер FFT/iFFT, используемый для обработки всех данных IQ из этого сообщения. Следующие 4 бита определяют разнесение поднесущих, а также количество слотов на подкадр длиной 1 мс (см. [1] и [9]). Параметр \mu = 0\ldots 5 , приведенный в [1], расширен для использования в обработке PRACH.
Параметр FFTSize предназначен для облегчения расчета, описанного выше, а не для строгого определения метода преобразования времени в частоту O-RU.
Диапазон значений: {0000 0000b — 1111 1111b}.
| 0 (старший бит) | 1 | 2 | 3 | 4 | 5 | 6 | 7 (младший бит) | Количество октетов | Номер октета |
| Размер FFT | \mu (разнос поднесущих) | 1 | Октет 1 | ||||||
Размер FFT приведен в таблице 37.
Разнос поднесущих приведен в таблице 38.
Тип: целое число без знака (конкатенированные битовые поля).
4.3.4.14 cpLength (длина циклического префикса)
Описание: этот параметр определяет длину CP_length циклического префикса (CP) на основе Ts (= 1/30,72 МГц, как указано в [1]): CP_length = cpLength x Ts.
Параметр cpLength используют с типами секции 0 и 3 и применяют ко всем символам в сообщениях из C-плоскости. Помимо значений, определенных в 3GPP, поддерживается значение 0. Различие указания времени начала слота между обычным CP и расширенным CP основано на cpLength и frameStructure. Если параметр cpLength равен нулю, то различие между указанием времени обычного CP и расширенного CP основано на параметре типа CP, передаваемом в M-плоскости. Для секции типа 1 свойства CP должны быть настроены через M-плоскость. В последнем случае циклический префикс должен обладать следующими свойствами:
- cp-type: нормальный или расширенный;
- cp-length: такая же единица, как у cpLength; используется для символа 0 для NR и LTE и символа 7 \cdot 2^{\mu} для NR ( \mu определена в таблице 38, где N/A для \mu заменяется на 0);
- cp-length-other: такая же единица, как у cpLength; используется для символов, отличных от cp-length.
Диапазон значений: {0000 0000 0000 0000b — 1111 1111 1111 1111b}.
4.3.5 Кодирование информационных элементов (уровень приложения, секции)
4.3.5.1 sectionId (идентификатор секции)
Описание: если использовано соединение C-плоскости и U-плоскости с помощью sectionId, то этот параметр идентифицирует отдельные секции данных, которые определены с помощью описаний секций данных в сообщении C-плоскости. Задача sectionId — сопоставить секции данных U-плоскости с соответствующим сообщением C-плоскости (и типом секции), связанным с данными. Как минимум в двух описаниях секции данных C-плоскости с одинаковым идентификатором SectionId может быть процитирована одна секция данных U-плоскости, содержащая объединенную полезную нагрузку для двух цитирований (например, для поддержки смешанных CSI RS и PDSCH). Это возможно, когда reMask используется в качестве дополнения (или является взаимноперпендикулярным), а для элементов ресурса применены разные направления луча (например, beamIds). Разделы данных специфичны для значений eAxC, поэтому разные значения eAxC могут иметь разные секции данных, например содержать различные диапазоны PRB.
1 Идентификаторы sectionId являются специфичными для слота, поэтому значения sectionId могут быть повторно использованы в каждом слоте, а значение sectionId для одного слота не имеет четкой связи со значением sectionId для другого слота.
2 Все данные в описаниях секций с одинаковым значением sectionId должны иметь одинаковое содержимое полей IE rb, startPrbc, numPrbc, udCompHdr и numSymbol.
3 Максимальное количество идентификаторов секций, которые можно адресовать на eAxC или наборы eAxC, на символы или слоты, для DL и для UL соответственно, должно передаваться через сообщения M-плоскости, как указано в описании функциональных возможностей O-RU.
4 SectionId, указанный в сообщении C-плоскости, должен иметь такое же значение, как и sectionId в соответствующем сообщении U-плоскости для этой секции данных, как определено полями frameId, subFrameId, slotId, startSymbolid и диапазоном соответствующих PRB согласно указанным полям startPrb (c/u) и numPrb (c/u).
Если соединение C-плоскости и U-плоскости с помощью sectionId не используется, то значение sectionId не будет использовано для идентификации секции данных в сообщениях U-плоскости и описаний секций данных в сообщениях C-плоскости. В этом случае вышеупомянутые правила уникальности значения sectionId в слоте и ограничения для содержимого полей IE rb, startPrbc, numPrbc, udCompHdr и numSymbol применяться не будут. Отправитель должен отправить значение sectionId, равное 4095. Единственным исключением из указанного правила является «Соединение по частоте и времени с приоритетами (оптимизированное)», где уникальное значение sectionId по-прежнему использовано для идентификации описаний секций данных с наивысшим приоритетом в сообщениях C-плоскости. Соответствующие сообщения U-плоскости в этом случае следует применять значение sectionId, равное 4095.
Максимальное количество описаний секций данных, которые можно адресовать на eAxC или наборы eAxC, на символы или слоты, для DL и для UL соответственно, должно передаваться через сообщения M-плоскости, как указано в описании функциональных возможностей O-RU.
Диапазон значений: {0000 0000 0000b — 1111 1111 1111b}.
4.3.5.2 rb (индикатор ресурсного блока)
Описание: посредством этого параметра указывают, используются ли все RB или только некоторые из них. Начальный RB определяется параметром startPrbc, а общее количество RB — параметром numPrbc. Пример: RB = 1, startPrb = 1, numPrb = 3, тогда PRB равны 1, 3 и 5. Если numPrbc = 0 (т.е. применяются все PRB), то отправляющий узел должен установить значение rb равным нулю, а принимающий узел должен игнорировать любое полученное значение rb и учитывать значение, равное нулю.
Диапазон значений: {0b — используются все RB; 1b — некоторые RB}.
Значение по умолчанию: 0b (используются все RB).
4.3.5.3 symInc (команда увеличения номера символа)
Описание: этот параметр используют для указания номера символа, соответствующего данному описанию секции. Подразумевается, что для каждого сообщения C-плоскости поддерживается номер символа, и оно начинается со значения startSymbolid. Такое же значение указывают для каждой секции сообщения, пока symInc равен нулю. Когда symInc равен единице, поддерживаемый номер символа должен быть увеличен до следующего номера символа. Новый номер символа должен быть применен для этой секции и каждой последующей секции, пока бит symInc снова не станет равным единице. Когда секция данных состоит из нескольких символов (numSymbol > 1), номер нового символа должен быть равным номеру, следующему за последним номером символа в секции данных. Таким образом, несколько символов могут быть обработаны в одном сообщении C-плоскости.
SymInc может использоваться, когда разные описания разделов данных имеют разное количество символов при определенных условиях, а именно: когда описания секций данных в сообщении C-плоскости упорядочены тщательным образом, чтобы следующая применяемая процедура O-RU работала правильно.
symbol[s] — символ, адресованный описанием раздела s = I...N (учитывает описания разделов в одном сообщении C-плоскости, s = 1 идентифицирует описание первого раздела), вычисляют нижеприведенным образом. Допустим, что symInc[s] и numSymbols[s] являются значениями соответствующих полей описания секции s. Пусть symbol [0] = startSymbolId, symInc [0] = 0 и numSymbols [0] = 1 для s = I...N (все описания секций в сообщении):
если symInc[s] = 0, тогда symbol[s] = symbol[s-1];
иначе symbol[s] = symbol[s-1] + numSymbols[s-1].
SymInc специфичен для описания секции данных и, если отсутствует тип расширения секции № 6, оказывает влияние на диапазон символов, приведенных в описании секции. Когда используется соединение C-плоскости и U-плоскости с помощью sectionId и на секцию данных ссылаются несколько описаний секции данных (например, с разными значениями reMask) и если установить значение symInc на 1, тогда только первое инициирование sectionId должно иметь значение symInc = 1, а последующие инициирования sectionId в том же сообщении C-плоскости должны иметь значение symInc = 0. Это обеспечивает выполнение указанного выше правила (только в том же сообщении C-плоскости) и при этом гарантирует, что все инициирования описаний секций данных будут ссылаться на одни символы, что необходимо в том случае, если инициирования находятся в одном сообщении C-плоскости или в отдельных сообщениях C-плоскости.
Использование symInc в U-плоскости происходит независимо от symInc в C-плоскости. Сообщения U-плоскости должны включать данные для одного символа (чтобы избежать увеличения задержки на U-плоскости), поэтому symInc, равный 1, не применяется для U-плоскости в настоящем стандарте. В будущей версии значение symInc, равное 1, на U-плоскости может быть разрешено, чтобы в одном сообщении U-плоскости могли содержаться несколько символов.
Диапазон значений: {0b = использовать текущий номер символа; 1b = увеличить текущий номер символа и выбрать его}.
Значение по умолчанию: 0b (не увеличивать номер текущего символа).
4.3.5.4 startPrbc (запуск PRB описания раздела данных)
Описание: этот параметр является начальным PRB секции данных, описанной в сообщении C-плоскости. Значения startPrbc и numPrbc должны предотвратить пересечение секций данных: один PRB может существовать только в одной секции данных для данного значения eAxC. В одном сообщении C-плоскости может быть несколько сообщений U-плоскости, связанных с ним и требующим определение того, из какого PRB приведены команды управления.
Параметр FreqOffset влияет на диапазон частот для определенного диапазона номеров PRB. Поэтому в правиле «не должны пересекаться» должно быть учтено значение freqOffset.
Центральная частота Fre поднесущей, измеряемая в герцах, соответствует частоте RE #k (k = 0 ... 11) в PRB, определяемой параметром startPrbc следующим образом:
F_{RE} = center_of_channel_bandwidth + frequency_offset + startPrbc \cdot 12 \cdot \Delta f + k \cdot \Delta f + dc_skip ,
где center_of_channel_bandwidth, Гц, настраивается в M-плоскости, frequency_offset вычисляется на основе поля freqOffset (см. 5.4.5.11), если freqOffset присутствует в сообщении C-плоскости или вычисляется на основе параметра M-плоскости offset-to-absolute-frequency-center (в данном случае frequency_offset = offset - to - absolute - frequency - center \cdot \Delta f \cdot 0,5 , где \Delta f — частота, Гц, соответствующая разнесению поднесущих, определяемому в M-плоскости). В противном случае \Delta f — частота, Гц, соответствующая разнесению поднесущих, определяемому в frameStructure (см. 4.3.4.13), если frameStructure содержится в сообщении, или разнесению поднесущих, определяемому в M-плоскости. В противном случае dc_skip зависит от типа несущей передачи:
если тип несущей — LTE DL и frequency_offset + startPrbc \cdot 12 \cdot \Delta f + k \cdot \Delta f \geq 0 , тогда dc_skip = \Delta f ,
Эта формула предназначена для обеспечения соответствия позиции в сети ресурсов по частоте с требованиями 3GPP, определенными в [10] и [11].
Диапазон значений: {00 0000 0000b — 11 1111 1111b}.
4.3.5.5 reMask (маска элемента ресурса)
Описание: этот параметр определяет маску элемента ресурса (RE) в PRB. Каждый параметр бита в reMask указывает, применимо ли управление секцией к RE, отправляемому в сообщениях U-плоскости (0 = не применимо; 1 = применимо). MSB указывает значение RE с наиболее низкой частотой в PRB.
На разные RE в PRB могут ссылаться разные описания секций данных. Это возможно только для описаний секций данных, имеющих одинаковый sectionId, но разные reMask, если использовано соединение C-плоскости и U-плоскости с помощью sectionId. Если применен метод соединения C-плоскости и U-плоскости без sectionId, то описания секций данных, ссылающиеся на разные RE в PRB, должны иметь разные значения reMask. SectionId в этом случае значения не имеет. Кроме того, если C-плоскость и U-плоскость соединяются с помощью частоты и времени с приоритетами, RE в PRB может ссылаться на несколько описаний секции данных (reMask), но может передаваться только конфигурация, имеющая описание секции данных с наивысшим приоритетом.
Максимальное количество значений reMask, применимых к PRB, является характеристикой O-RU, которая передается с O-RU на O-DU через M-плоскость. Если какой-либо RE в PRB не указывается с помощью reMask (но другие RE в этом PRB приведены), то значение «скрытого» RE должно быть установлено на 0 в U-плоскости, и к нему не следует применять идентификаторы формирования луча или другие команды. Не допускается ссылаться на RE в секции данных более одного раза.
Диапазон значений: {0000 0000 0000b — 11 11 1111 1111b}.
Тип: целое число без знака (битовая маска).
Значение по умолчанию: 1111 1111 111 1b (применимы все RE, содержащиеся в блоке).
4.3.5.6 numPrbc [количество смежных блоков физических ресурсов (PRB) на описание секции данных]
Описание: этот параметр определяет PRB в описываемой секции данных. Значения startPrbc и numPrbc должны предотвратить пересечение секций данных: один PRB может существовать только в одной секции данных для данного значения eAxC.
Диапазон значений: {0000 000 1b — 1111 111 1b, 0000 0000b = все PRB в указанном разносе поднесущих (SCS) и полосе пропускания несущей}.
Значение 0000 0000b зарезервировано для New Radio (NR), так как в этом случае общее количество PRB может быть более 255. В этом случае отправляющий узел должен установить значение startPrbc равным нулю, а принимающий узел должен игнорировать любое полученное значение startPrbc и учитывать значение, равное нулю. Во всех остальных случаях необходимо использовать ненулевое значение numPrbc.
Если количество отправляемых PRB превышает 255, но отправляются не все PRB в указанных SCS и полосе пропускания несущей, то предполагается, что будут указаны несколько секций данных, описывающих меньшее количество PRB.
4.3.5.7 numSymbol (количество символов)
Описание: этот параметр определяет количество символов или количество повторений PRACH в случае использования канала PRACH, к которому применимо управление секциями хотя бы к одному символу. Однако при оптимизации можно использовать несколько (до 14) символов, когда, например, все 14 символов указывают один и тот же идентификатор луча.
Диапазон значений: {0001b — 1110b = количество символов, 0000b = зарезервировано, 1111b = зарезервировано}.
Описание: этот параметр используют для того, чтобы указать на наличие в данной секции каких-либо расширений секции, включенных в сообщение, как описано в 4.3.6.
Диапазон значений: {0b = без расширений секции; 1b = в этой секции содержится одно или несколько расширений секции}.
Значение по умолчанию: 0b (без расширений секции).
4.3.5.9 beamId (идентификатор луча)
Описание: этот параметр определяет диаграмму направленности, которая будет применяться к данным U-плоскости. Параметр beamId = 0 означает, что операция формирования луча выполняться не будет. Отсутствие операции формирования диаграммы направленности луча означает, что RU не будет применять к данным U-плоскости какие-либо весовые коэффициенты фазы или амплитуды и что результирующий радиочастотный сигнал будет использован одинаково ко всем антенным элементам группы.
Параметр beamId задает операцию формирования луча, которая будет выполнена на O-RU. Это формирование луча может быть цифровым, аналоговым или гибридным. BeamId предоставляет всю информацию, необходимую O-RU для выбора правильного типа луч (или таблицу весовых коэффициентов или атрибутов луча, используемых для создания пучка). Предполагается, что beamId будет глобальным для O-RU, что означает, что существуют 32 767 вариантов луча, которые могут быть использованы на O-RU для всех Rtcids/Pcids и между UL и DL (значение beamId = 0x0000 зарезервировано для того случая, когда формирование диаграммы направленности не осуществляется). Преобразование уникальных beamId, например таблиц весовых коэффициентов, атрибутов луча, направленности, углов луча или любых других характеристик луча специфично для схемы O-RU и должно быть передано при запуске через M-плоскость из O-RU в O-DU.
Максимальное количество идентификаторов луча, которые можно адресовать на eAxC или наборы eAxC, на символы или слоты, для DL и для UL соответственно, должно передаваться через сообщения M-плоскости, как указано в описании функциональных возможностей O-RU.
Диапазон значений: {000 0000 0000 0001b — 111 1111 1111 1111b; 000 0000 0000 0000b означает, что BF не будет выполняться}.
Значение по умолчанию: 0000 0000 0000 0000b (без формирования луча).
4.3.5.10 ueId (идентификатор UE)
Описание: этот параметр присваивает метку для UE, к которому применяется содержимое секции. Это необходимо для отправки информации о канале из O-DU на O-RU. Это просто метка, ее значение не влияет на типы UE, которые могут поддерживаться в системе.
Диапазон значений: {000 0000 0000 0000b — 1 11 1111 1111 1111b}.
4.3.5.11 freqOffset (смещение частоты)
Описание: этот параметр определяет смещение частоты относительно центральной частоты несущей перед дополнительной фильтрацией (например, для канала PRACH) и обработкой с помощью FFT (на UL) с шагом, равным половине расстояния между поднесущими \Delta f Смещение частоты должно быть согласованным для каждой секции данных (не допускается использовать reMask для определения разных смещений частот для разных RE в PRB).
Смещение частоты, Гц, рассчитывают следующим образом:
frequency_offset = freqOffset \cdot \Delta f \cdot 0,5 , (3)
где \Delta f — частота, Гц, соответствующая разнесению поднесущих, указанному в frameStructure (см. 4.3.4.13).
Диапазон частот, полученный на основе frameStructure, freqOffset, startPrbc, numPrbc и rb, не должен превышать пропускную способность канала для eAxC через M-плоскость.
Диапазон значений: {0x000000 = без смещения,
0x000001 — 0x7FFFFF = положительное смещение частоты,
0x800000 — 0xFFFFFF = отрицательное смещение частоты}.
4.3.5.12 RegularizationFactor (фактор регуляризации)
Описание: этот параметр определяет значение знакового типа для поддержки работы MMSE в O-RU, если в O-RU поддерживаются веса коэффициентов формирования диаграммы направленности, т.е. когда задействуется секция 6.
Диапазон значений: {0000 0000 0000 0000b — 1111 1111 1111 1111b}.
4.3.5.13 cilsample, ciQsample (значения IQ информации о канале)
Описание: эти значения представляют собой комплексные значения информации о канале, передаваемые из O-DU в O-RU и использующие секцию 6. Действует следующий порядок передачи: сначала первое значение Prbc для первой антенны передается на последнюю антенну, затем второе значение Prbc для первой антенны — на последнюю антенну и т.д., пока не будет передано последнее значение Prbc с первой антенны на последнюю. Битовая ширина каждого значения IQ является переменной (определяется в сообщениях M-плоскости), поэтому после последнего значения Q можно вставить некоторое количество битов для заполнения нулями до границы следующего байта. Когда опциональный прямой порядок байтов выбирают через M-плоскость, cilsample/ciQsample должен использовать прямой порядок байтов для передачи комплексных чисел.
Диапазон значений: {0000 0000 0000 0000b — 1 111 1111 1111 111 1b} для каждого значения IQ.
Длина поля: переменная битовая ширина для каждого значения IQ.
4.3.5.14 laaMsgType (тип сообщения LAA)
Описание: этот параметр определяет тип сообщения LAA, передаваемого в сообщении C-плоскости секции типа 7 (см. таблицу 39). Сообщения C-плоскости могут поступать из O-DU в O-RU, как обычно, или из O-RU в O-DU. Все эти сообщения относятся к процедурам передачи команд LAA типа «прослушивание перед разговором» (LBT) и обеспечивают подтверждение подключения между O-DU и O-RU для управления процедурой LBT.
Диапазон значений: {0001b — 1111b}.
4.3.5.15 laaMsgLen (длина сообщения LAA)
Описание: этот параметр определяет количество 32-битных слов в сегменте LAA, где 1 означает одно 32-битное слово, 2 — два 32-битных слова и т.д., включая слово, содержащее параметр lssMsgLen. Ноль является зарезервированным значением.
Диапазон значений: {0001b — 1111b = количество 32-битных слов в секции от 1 до 16 слов (от 4 до 64 байтов); 0000b — зарезервированное значение}.
Описание: этот параметр присваивает метку, которая встраивается в сообщение запроса конфигурации (например, LBT_PDSCH_REQ, LBT_DRS_REQ), передаваемое из O-DU в O-RU и возвращается в соответствующее ответное сообщение (например, LBT_PDSCH_RSP, LBT_DRS_RSP).
Диапазон значений: {0000 0000 0000 0000b — 1111 1111 1111 1111b}.
4.3.5.17 lbtDeferFactor (время ожидания в режиме «прослушивание перед разговором»)
Описание: параметр задержки в слотах считывания, как описано в [8]. Этот параметр используется для LBT CAT 4 и может принимать одно из трех значений: {1, 3, 7} в зависимости от класса приоритета. В [8] приведены четыре класса приоритета.
Диапазон значений: {001b, 011b, 111b} или {1, 3, 7} в десятичном формате.
4.3.5.18 lbtBackoffCounter (счетчик отсрочки в режиме «прослушивание перед разговором»)
Описание: счетчик отсрочки LBT в слотах считывания, как описано в [8].
Диапазон значений: {00 0000 0000b — 11 1111 1111b} (0 — 1023 в десятичном формате).
4.3.5.19 lbtOffset (смещение прослушивания перед разговором)
Описание: время начала процедуры LBT, мкс, с момента начала подкадра, запланированного в данном сообщении.
Диапазон значений: {00 0000 0000b — 11 1110 0111b} или {0 — 999} в десятичном формате.
4.3.5.20 MCOT (максимальное время занятия канала)
Описание: продолжительность LTE TXOP в подкадрах, как описано в [8]. Максимальные значения этого параметра: {2, 3, 8, 10} в зависимости от класса приоритета. В [8] описаны четыре класса приоритета.
Диапазон значений: {1 — 10} в десятичном формате.
Описание: используется в случае с несколькими несущими передающими. Указывает, выполняется ли процесс LBT полностью или частично (режим B с несколькими несущими согласно [8]).
- 00b = полный процесс LBT (обычный LBT, отправка сигнала резервирования до начала SF/слота);
- 01b = частичный процесс LBT (обращение за 25 с до передачи, см. [8]);
- 10b = частичный процесс LBT (обращение за 34 с до передачи, см. [8]);
- 11b = полный процесс LBT и остановка (обычный LBT, без отправки сигнала резервирования; O-RU определяет диапазон для коэффициента отсрочки + слот считывания прямо перед передачей OTA, когда O-DU готов передавать данные, как приведено в [8], т.е. прямо на границе SF/слота).
Диапазон значений: {00b — 11b}.
4.3.5.22 lbtPdschRes (результат LBT PDSCH)
Описание: результат LBT от SFN/SF. Значения:
- 00b = считывание отсутствует — O-RU передает данные;
- 01b = считывание активно — O-RU еще не получил канал;
- 10b = результативно — канал получен;
- 11b = нерезультативно — истечение таймера LBT. Необходимо сбросить процесс LBT.
Диапазон значений: {00b — 11b}.
4.3.5.23 sfStatus (статус подкадра)
Описание: указывает, был ли подкадр отброшен или передан. Значения:
4.3.5.24 lbtDrsRes (Результат LBT DRS)
Описание: результат LBT от SFN/SF. Значения:
4.3.5.25 initialPartialSF (начальный частичный SF)
Описание: указывает, является ли начальный SF в процессе LBT полным или частичным. Значения:
- 0 — полный SF (два слота, 14 символов);
- 1 — частичный SF (только второй слот, последние 7 символов).
4.3.5.26 lbtBufErr (Ошибка буфера LBT)
Описание: указывает, когда произошло переполнение буфера LBT. Значения:
- 0 — зарезервирован;
- 1 — переполнение буфера (т.е. данные, полученные O-RU, больше доступного размера буфера).
Описание: SFN/SF, отброшенный O-RU по истечении времени или переданный.
Диапазон значений: SFN: {0000 0000b — 1111 1111b} или {0 — 255} в десятичном формате, SF: {0000b — 1001b} или {0 — 9} в десятичном формате.
4.3.5.28 lbtCWConfig_H (параметры HARQ для управления окном перегрузки)
Описание: общее количество сообщений обратной связи HARQ NACK, полученных для транспортных блоков lbtCWConfig_T, переданных через ячейку(и) LAA, используемую(ые) для настройки окна перегрузки.
Диапазон значений: {0000 0000b — 1111 1111b} или {0 — 255} в десятичном формате.
4.3.5.29 lbtCWConfig_T (параметры TB для управления окном перегрузки)
Описание: общее количество транспортных блоков (TB), переданных через ячейку LAA, которые будут использованы для настройки окна перегрузки.
Диапазон значений: {0000 0000b — 1111 1111b} или {0 — 255} в десятичном формате.
4.3.5.30 lbtTrafficClass (приоритет класса трафика для управления окном перегрузки)
Описание: класс приоритета доступа к каналу, как определено в [8].
Диапазон значений: {000 — 111} или {0 — 7} в десятичном формате.
4.3.5.31 lbtCWR_Rst (уведомление об приеме/неприеме пакета)
Описание: уведомляет O-DU о том, получил ли O-RU сообщение LBT_CWCONFIG_REQ.
- 0 — результативно — получение LBT_CWCONFIG_REQ;
- 1 — нерезультативно — ошибка получения LBT_CWCONFIG_REQ.
4.3.5.32 reserved (зарезервировано для использования в будущем)
Описание: этот параметр зарезервирован для использования в дальнейшем. Передатчик должен отправить значение 0, а получатель — игнорировать полученное значение.
Диапазон значений: {переменная}.
4.3.6 Команды расширения секции
4.3.6.1 Общие положения
В C-плоскости имеются параметры расширения секции, представленные в таблице 40.
4.3.6.2 extType (тип расширения)
Описание: этот параметр содержит тип расширения, который указывает дополнительные параметры, специфичные для расширения данных субъекта. O-RU или O-DU, получающие «зарезервированное» расширение секции, должны игнорировать расширение и все параметры, содержащиеся в нем.
Диапазон значений: {все нули — все единицы} (см. значения в таблице 40).
Описание: этот параметр используют для того, чтобы указать на наличие другого расширения (ef = 1) или на то, что это последнее расширение (ef = 0).
Диапазон значений: {0b = другие расширения отсутствуют; 1b = после этого расширения добавлено одно или несколько расширений}.
4.3.6.4 extLen (длина расширения)
Описание: этот параметр определяет длину расширения секции в формате 32-битных (или 4-байтовых) слов. Нулевое значение зарезервировано, поэтому расширение непременно содержит хотя бы одно слово (слово, содержащее extType и extLen).
Диапазон значений: {все нули — все единицы} — от одного слова до 255 слов (8 бит) или 65 535 слов (16 бит).
Длина поля: 8 бит (расширение секции = 1 -> = 10) или 16 бит (расширение секции = 11).
4.3.7 Кодирование информационных элементов (уровень приложения, расширения секций)
4.3.7.1 ExtType = 1. Тип расширения значения формирования луча
Эту секцию используют при отправке весовых коэффициентов формирования луча из O-DU в O-RU. После этого передают весовые коэффициенты и идентификаторы луча, предназначенные для применения тех же весовых коэффициентов в последующих сообщениях C-плоскости с помощью вызова того же идентификатора луча (при отсутствии необходимости отправлять весовые коэффициенты повторно). Это обеспечивает «постоянство» загруженных весовых коэффициентов, что увеличивает пропускную способность DL благодаря тому, что не требуется повторная отправка весовых коэффициентов. Параметр K определен в 9.5.3. Опциональный прямой порядок байтов применен в полях bfwI/bfwQ, если они определены через M-плоскость. Это расширение секции относится только к типам секций 1 и 3. В таблице 41 приведен формат расширения этой секции.
Формат данных расширения типа 1
а) bfwCompHdr (заголовок сжатия значения формирования луча).
Описание: этот параметр определяет метод сжатия и битовую ширину IQ для весовых коэффициентов формирования луча в конкретной секции сообщения C-плоскости. Таким образом, наборы весовых коэффициентов могут использовать разные методы сжатия. Следует обратить внимание на то, что метод сжатия блоков определяет размер блока как полный вектор весовых коэффициентов формирования луча, а не их подмножество.
Диапазон значений: {0000 0000b — 1111 1111b}.
| 0 (старший бит) | 1 | 2 | 3 | 4 | 5 | 6 | 7 (младший бит) | Количество октетов | Номер октета |
| bfwIqWidth <*> | bfwCompMeth <**> | 1 | Октет 1 | ||||||
| <*> См. таблицу 42. <**> См. таблицу 43. | |||||||||
Тип: целое число без знака (конкатенированные битовые поля).
Значение по умолчанию: 0000 0000b (без сжатия, 16-битные IQ);
б) bfwCompParam (параметр сжатия значения формирования луча).
Описание: этот параметр применяют к методу сжатия, указанному в соответствующем bfwCompMeth.
Диапазон значений: {0000 0000b — 1111 1111b}.
| bfwCompMeth | 0 (старший бит) | 1 | 2 | 3 | 4 | 5 | 6 | 7 (младший бит) | Размер compParam |
| 0000b = сжатие отсутствует | Отсутствует | 0 октетов | |||||||
| 0001b = блочный с плавающей запятой | зарезервирован (все биты нулевые) | Экспонента (без знака) | 1 октет | ||||||
| 0010b = масштабирование блока | blockScaler (без знака, 1 целый бит, 7 дробных бит) | 1 октет | |||||||
| 0011b = \mu - law | compBitWidth compShift | 1 октет | |||||||
| 0100b = пространство луча | activeBeamspaceCoefficientMask | ceil(N <*> /8) x 8 октетов | |||||||
| blockScaler (без знака, 1 целый бит, 7 дробных бит) | 1 октет | ||||||||
| 0101b — 1111b | Зарезервирован (все биты нулевые) | - | |||||||
| <*> N — общее количество весовых коэффициентов в секции. № является специфичной секцией O-RU и передается из O-RU на O-DU как часть процедуры инициализации в M-плоскости. | |||||||||
Тип: целое число без знака (конкатенированные битовые поля).
Длина поля: ноль для bfwCompMeth 0000b и 0011b; 8 бит для bfwCompMeth 0001b и 0010b; другие bfwCompMeth могут иметь другую длину, но будут только целым числом байтов;
в) bfwI (синфазное значение формирования луча).
Описание: в этом параметре хранится синфазный весовой коэффициент формирования луча. Общее количество весовых коэффициентов в секции № является специфичным параметром O-RU и передается из O-RU в O-DU как часть процедуры инициализации по M-плоскости.
Диапазон значений: {все нули — все единицы}.
г) bfwQ (квадратурное значение формирования луча).
Описание: в этом параметре хранится квадратурный весовой коэффициент формирования луча. Общее число весовых коэффициентов в секции № является специфичным параметром O-RU и передается из O-RU в O-DU как часть процедуры инициализации в M-плоскости.
Диапазон значений: {все нули — все единицы}.
4.3.7.2 ExtType = 2. Тип расширения характеристик формирования луча
Это расширение секции применимо только к типам секций 1 и 3.
В таблице 44 приведен формат расширения этой секции.
Формат данных расширения типа 2
а) bfaCompHdr (заголовок сжатия характеристик формирования луча).
Описание: этот параметр определяет битовую ширину параметров расширения атрибутов формирования луча. Таким образом, в каждом наборе атрибутов формирования луча может быть использована различная битовая ширина.
Диапазон значений: {0000 0000 0000b — 1111 1111 1111b}.
| 0 (старший бит) | 1 | 2 | 3 | 4 | 5 | 6 | 7 (младший бит) | Количество октетов | Номер октета |
| Зарезервировано | bfAzPtWidth <*> | bfZePtWidth <**> | 1 | Октет 1 | |||||
| Зарезервировано | bfAz3ddWidth <***> | bfZe3ddWidth <*4> | 1 | Октет 2 | |||||
| <*> См. таблицу 45. <**> См. таблицу 46. <***> См. таблицу 47. <*4> См. таблицу 48. | |||||||||
| bfAzPtWidth | Битовая ширина bfAzPt |
|---|---|
| 000 — 111b | Значение bfAzPtWidth |
| bfZePtWidth | Битовая ширина bfAzPt |
|---|---|
| 000 — 1 11b | Значение bfZePtWidth |
| bfAz3ddWidth | Битовая ширина bfAz3dd |
|---|---|
| 000 — 1 11b | Значение bfAz3ddWidth |
| bfZe3ddWidth | Битовая ширина bfZe3dd |
|---|---|
| 000 — 1 11b | Значение bfZe3ddWidth |
Для каждого из четырех значений битовой ширины в этом параметре (bfAzPtWidth, bfZePtWidth, bfAz3ddWidth и bfZe3ddWidth) должно быть использовано следующее отображение:
- 000b = отсутствие битов, поле неприменимо (O-RU не поддерживает его) или должно быть использовано значение по умолчанию;
- 001b = битовая ширина 2 бита;
- 010b = битовая ширина 3 бита;
- 011b = битовая ширина 4 бита;
- 100b = битовая ширина 5 бит;
- 101b = битовая ширина 6 бит;
- 110b = битовая ширина 7 бит;
- 111b = битовая ширина 8 бит (предполагается, что это максимальная используемая битовая ширина).
Тип: целое число без знака (конкатенированные битовые поля).
Длина поля: 16 бит (4 бита зарезервированы).
Значение по умолчанию: 1111 1111 1111 1111b (8-битный азимут и зенитный угол наведения и 8-битный азимут и зенитная ширина луча).
б) bfAzPt (параметр наведения по азимуту формирования луча).
Описание: этот параметр представляет собой угол наведения формирования луча по азимуту, выраженный в градусах. Допустимый диапазон значений зависит от O-RU и передается из O-RU на O-DU как часть процедуры инициализации в M-плоскости.
Диапазон значений: {все нули — все единицы}.
в) bfZePt (параметр наведения зенита формирования луча).
Описание: этот параметр представляет собой зенитный угол наведения формирования луча, выраженный в градусах. Допустимый диапазон значений зависит от O-RU и передается из O-RU на O-DU как часть процедуры инициализации в M-плоскости.
Диапазон значений: {все нули — все единицы}.
г) bfAz3dd (параметр ширины луча по азимуту формирования луча).
Описание: этот параметр представляет собой ширину формирования луча по азимуту, выраженный в градусах. Допустимый диапазон значений зависит от O-RU и передается из O-RU на O-DU как часть процедуры инициализации в M-плоскости. Значение (000b) соответствует минимальной допустимой ширине луча.
Диапазон значений: {все нули — все единицы}.
д) bfZe3dd (параметр ширины луча в зените формирования луча).
Описание: этот параметр представляет собой зенитную ширину формирования луча, выраженную в градусах. Допустимый диапазон значений зависит от O-RU и передается из O-RU на O-DU как часть процедуры инициализации в M-плоскости. Значение (000b) соответствует минимальной допустимой ширине луча.
Диапазон значений: {все нули — все единицы}.
е) bfAzSl (параметр боковых лепестков по азимуту формирования луча).
Описание: этот параметр представляет собой значение подавления боковых лепестков по азимуту при формировании луча, выраженное в децибелах. Допустимый диапазон значений зависит от O-RU и передается из O-RU на O-DU как часть процедуры инициализации в M-плоскости. Значение bfAzSl соответствует значению 10 дБ, когда оно состоит из одних нулей и увеличивается на 5 дБ (например, 001 соответствует 15 дБ, 010 — 20 дБ и т.д.).
Диапазон значений: {все нули — все единицы}.
ж) bfZeSl (параметр зенитного бокового лепестка формирования луча).
Описание: этот параметр представляет собой зенитное значение подавления боковых лепестков при формировании луча, выраженное в децибелах. Допустимый диапазон значений зависит от O-RU и передается из O-RU на O-DU как часть процедуры инициализации в M-плоскости. Значение bfZeSl соответствует значению 10 дБ, когда оно состоит из одних нулей и увеличивается на 5 дБ (например, 001 соответствует 15 дБ, 010 — 20 дБ и т.д.).
Диапазон значений: {все нули — все единицы}.
Описание: этот параметр предназначен для заполнения нулями до следующей 4-байтовой границы. Поскольку предыдущие параметры имеют разную битовую ширину, в большинстве случаев потребуется заполнить пространство нулями для достижения 4-байтовой границы. Передатчик должен отправить значение 0, а получатель — игнорировать полученное значение.
Диапазон значений: {переменная}.
4.3.7.3 ExtType = 3. Тип расширения DL с предварительным кодированием
Это расширение секции применяется только к секциям типа 1 и 3 и должно использоваться только для LTE TM2, TM3 и TM4. Для других режимов передачи LTE и для NR предполагается, что предварительное кодирование включено в операцию формирования луча (т.е. включено в весовые коэффициенты формирования луча). В таблицах 49 и 50 приведен формат расширения этой секции.
Формат данных расширения типа 3 (первый уровень данных)
Формат данных расширения типа 3 (не первый уровень данных)
| ef | extType = 0x03 | 1 | Октет N | |
| extLen = 0x01 (1 слово) | 1 | N + 1 | ||
| codebookIndex | 1 | N + 2 | ||
| layerId^ 0000b или 1111b | numLayers | 1 | N + 3 | |
Может быть два или четыре порта антенны, следовательно, необходимо два или четыре идентификатора луча (один идентификатор луча для пользовательских данных и RE CRS). BeamId порта антенны 0 содержится в заголовке секции данных C-плоскости, в то время как beamID портов антенны 1 — 3 приведен в расширении этой секции. При наличии двух портов антенны расширение секции включает только идентификатор луча второго порта антенны (beamIdAP1), а длина расширения секции составляет 3 слова (extLen = 0x3). При наличии четырех портов антенны расширение секции содержит идентификаторы луча 2-го, 3-го и 4-го порта антенны (beamIdAP1, beamIdAP2 и beamIdAP3), а длина расширения секции составляет 4 слова (extLen = 0x4).
В параметре txScheme, указывающем на TxD, один Pcid использован для всех пользовательских данных, при этом требуется создание одной секции с соответствующим Rtcid C-плоскости, предоставляющим все идентификаторы лучей (до 4) для пользовательских данных. Создание второй секции (с таким же sectionId) с другой маской reMask может быть применено для предоставления идентификаторов луча RE CRS (также до 4). В случае с TxD layerId устанавливается на 1111b (TxD).
В параметре txScheme, указывающем на пространственное мультиплексирование (Id CDD или без CDD), каждый уровень будет иметь собственный Pcid для пользовательских данных с соответствующим Rtcid C-плоскости, передающим beamId пользовательских данных, при этом расширение этой секции отображает разный номер уровня для каждого уровня. Только в идентификаторе уровня нулевого Rtcid элементам RE CRS будут присвоены идентификаторы лучей (один идентификатор луча в заголовке секции, а другой идентификатор луча в расширении данной секции). При ненулевом номере уровня Rtcid это расширение секции будет по-прежнему использоваться для управления операцией предварительного кодирования (определять идентификатор уровня), но не будет содержать beamId (extLen = 0x1), а beamId в заголовке секции должен игнорироваться O-RU, при этом O-DU должен установить ему значение по умолчанию.
а) codebookШndex (кодовая книга прекодера, используемая для передачи).
Описание: этот параметр определяет индексы кодовой книги предварительного преобразователя, которые используют для предварительного кодирования. Его следует применять вместе с полем numLayers (не применимо для TM1, TM2 и TM3).
Диапазон значений: {0000 0000b — 1111 1111b}.
Значение по умолчанию: 0000 0000b (используется для неприменимого режима).
б) layerID (идентификатор уровня для передачи по DL).
Описание: этот параметр определяет идентификатор уровня, используемый для передачи по DL в режимах TM1 — TM4.
Диапазон значений: {0000b — 1111b}. 0000b означает уровень 0; 0001b — уровень 1; 0010b — уровень 2; 0011b — уровень 3 (для TxD — все).
Значение по умолчанию: 1111b (используется для режима TxD).
Описание: этот параметр определяет схему TM, используемую в этом типе секции.
Диапазон значений: {0000b — 1111b}. 0000b: пространственное мультиплексирование (с CDD); 0001b — пространственное мультиплексирование (без CDD); 0010b — разнесение передачи; 0011b — 111b — зарезервировано.
г) numLayers (количество уровней, используемых для передачи DL).
Описание: этот параметр определяет количество уровней, используемых для передачи по DL в режимах TM1 — TM6.
Диапазон значений: {0000b — 1111b}. 0000b означает 1-й уровень; 0001 — 2-й уровень; 0010 — 3-й уровень; 0011b — 4-й уровень.
д) crsReMask (маска ресурсного элемента CRS).
Описание: этот параметр определяет маску элемента ресурса (RE) CRS в PRB. Каждый параметр бита в crsReMask указывает, применимо ли управление секцией к RE, отправляемому в сообщениях U-плоскости (0 = не применимо; 1 = применимо). MSB указывает значение RE с предельно низкой частотой в PRB.
Диапазон значений: {0000 0000 0000b — 1111 1111 1111b}.
Тип: целое число без знака (битовая маска).
е) crsSymINum (индикация номера символа CRS).
Описание: этот параметр определяет номер символа CRS в PRB. Значение индекса crsSymNum указывает на номер символа элементу ресурса (RE), отправленного в сообщениях U-плоскости (0 = не применимо, 1 = применимо).
Диапазон значений: {0000b — 1111b}. Значение указывает номер символа. 0000b — 1101b — использованы символы с номерами от 0 до 13 соответственно; 1110b — 1111b — зарезервировано.
ж) crsShift (crsShift, используемый для передачи DL).
Описание: этот параметр определяет схему переключения для выбора правильного индекса позиции CRS для антенн N.
Диапазон значений: 0 или 1 — схемы переключения зависят от уровня в соответствии с таблицей 51.
| Параметр | Один уровень | Два уровня | Четыре уровня |
|---|---|---|---|
| crsShift | = 0, когда 0 <= vshift <= 5 | 0, когда 0 <= vshift <= 2; | 0, когда 0 <= vshift <= 2; |
| 1, когда 3 <= vshift <= 5 | 1, когда 3 <= vshift <= 5 |
и) beamIdAP1 (идентификатор луча, используемый для порта антенны 1).
Описание: этот параметр определяет диаграмму направленности, которая будет применена к данным U-плоскости. Параметр beamId = 0 означает, что операция формирования луча не будет выполнена. Отсутствие операции формирования диаграммы направленности луча означает, что RU не будет применять к данным U-плоскости весовые коэффициенты фазы или амплитуды и что результирующий радиочастотный сигнал будет применен ко всем антенным элементам группы одинаково. Следует обратить внимание на то, что в отличие от 15-битного идентификатора луча, являющегося частью заголовка секции, это поле 16-битное, поэтому в нем можно указать больше идентификаторов.
Диапазон значений: {0000 0000 0000 0001b — 1111 1111 1111 1111b}.
Значение по умолчанию: 0000 0000 0000 0000b (без формирования луча).
к) beamIdAP2 (идентификатор луча, используемый для порта антенны 2).
Описание: этот параметр определяет диаграмму направленности, которая будет применена к данным U-плоскости. Параметр beamId = 0 означает, что операция формирования луча не будет выполнена. Отсутствие операции формирования диаграммы направленности луча означает, что RU не будет применять к данным U-плоскости весовые коэффициенты фазы или амплитуды и что результирующий радиочастотный сигнал будет применен ко всем антенным элементам группы одинаково. В отличие от 15-битного идентификатора луча, являющегося частью заголовка секции, это поле 16-битное, поэтому в нем можно указать больше идентификаторов.
Диапазон значений: {0000 0000 0000 0001b — 1111 1111 1111 1111b}.
Значение по умолчанию: 0000 0000 0000 0000b (без формирования луча).
л) beamIdAP3 (идентификатор луча, который будет использоваться для порта антенны 3).
Описание: этот параметр определяет диаграмму направленности, которая будет применена к данным U-плоскости. Параметр beamId = 0 означает, что операция формирования луча не будет выполнена. Отсутствие операции формирования диаграммы направленности луча означает, что RU не будет применять к данным U-плоскости весовые коэффициенты фазы или амплитуды и что результирующий радиочастотный сигнал будет применен ко всем антенным элементам группы одинаково. Следует обратить внимание на то, что в отличие от 15-битного идентификатора луча, являющегося частью заголовка секции, это поле 16-битное, поэтому в нем можно указать больше идентификаторов (хотя, вероятно, это не потребуется).
Диапазон значений: {0000 0000 0000 0001b — 1111 1111 1111 1111b}.
Значение по умолчанию: 0000 0000 0000 0000b (без формирования луча).
4.3.7.4 ExtType = 4. Параметры сжатия модуляции, тип расширения
Это расширение секции применимо только к типам секций 1 и 3. В таблице 52 приведен формат расширения секции.
Формат секции для типа 4 расширения секции (параметры сжатия модуляции)
| ef | extType = 0x04 | 1 | Октет N |
| extLen = 0x01 (1 слово) | 1 | N + 1 | |
| csf | modCompScaler[14:8] | 1 | N + 2 |
| modCompScaler[7:0] | 1 | N + 3 | |
а) csf (флаг сдвига группировки).
Описание: этот двоичный флаг указывает, следует ли сдвигать группировку (csf = 1) или не следует (csf = 0). «Сдвиг» означает вычитание из образцов IQ (во время сжатия) или прибавление (во время декомпрессии) к ним значения 2-udIqWidth, где udIqWidth — количество битов IQ в представлении U-плоскости. Значения сдвига группировки приведены в таблице 53.
Определение сдвига группировки
| udIqWidth | Значение сдвига |
|---|---|
| 1 | 1/2 |
| 2 | 1/4 |
| 3 | 1/8 |
| 4 | 1/16 |
| 5 | 1/32 |
б) modCompScaler (значение счетчика сжатия модуляции).
Описание: этот параметр представляет собой фактор масштабирования, применяемый к несмещенным точкам группировки во время декомпрессии. Это дробное значение с плавающей запятой и беззнаковой отрицательной 4-битной экспонентой и беззнаковой дробной 11-битной мантиссой.
Диапазон значений: {от 0 до + (1 — 211)}.
Тип: дробное число без знака с плавающей запятой.
\text{мантисса} = \sum_{k = 0}^{10} modCompScaler[k]*2^{k - 11} ; (4)
\text{экспонента} = \sum_{k = 11}^{14} modCompScaler[k]*2^{k - 11} , (5)
где экспонента — это 4 старших разряда 15-битного поля modCompScaler, а мантисса — 11 младших бит поля modCompScaler.
ModCompScaler [k] относится к k-му биту поля modCompScaler. Таким образом, фактическое значение modCompScaler составляет:
modCompScaler = мантисса·2-экспонента.
4.3.7.5 ExtType = 5. Дополнительные параметры сжатия модуляции, тип расширения
Это расширение секции применимо только к типам секций 1, 3 и 5. В таблицах 54 и 55 представлен формат расширения секции при передаче одного набора и двух наборов значений mcScaleReMasks, csf и mcScaleOffset. Тип расширения секции 5 может быть использован для передачи более двух наборов значений mcScaleReMasks, csf и mcScaleOffset. В этом случае структура кадра расширяется аналогичным образом, т.е. зарезервированные биты добавляются в конец расширения секции для поддержания 4-байтового размера.
Формат секции для типа 5 расширения секции (одно скалярное значение, параметры сжатия модуляции)
Формат секции для типа 5 расширения секции (два скалярных значения, параметры сжатия модуляции)
а) mcScaleReMask (маска RE шкалы мощности сжатия модуляции).
Описание: этот параметр определяет маску элемента ресурса (RE), чтобы указать положение RE с одинаковыми масштабированием и типом модуляции в PRB. Каждый параметр бита в mcScaleReMask указывает, применимы ли mcScaleOffset и поля csf к RE, отправляемому в сообщениях U-плоскости или не применимы (0 = не применимо; 1 = применимо). MSB указывает значение RE с предельно низкой частотой в PRB.
Разные RE в PRB могут быть определены разными вызовами mcScaleReMask в пределах поля расширения типа 5. Если какой-либо RE в PRB не указывается с помощью mcScaleReMask (но в этом PRB есть другие RE), «отсутствующий» RE следует рассматривать как незаполненный (например, не содержащий данных пользователя для передачи).
Существует взаимосвязь между значениями mcScaleReMask и reMask секции: ни один бит в mcScaleReMasks не должен быть установлен (иметь значение, равное 1) в позициях, где reMask равна нулю, при этом каждый установленный бит reMask (= 1) должен содержать ровно 1 бит = 1 в одной из mcScaleReMasks. Если нарушить эти правила, O-RU отреагирует неопределенным образом.
Диапазон значений: {0000 0000 0000b — 1111 1111 1111b}.
Тип: целое число без знака (битовая маска).
Значение по умолчанию: 1111 1111 111 1b (применимы все RE, содержащиеся в блоке).
б) csf (флаг сдвига группировки).
Описание: см. перечисление а).
в) mcScaleOffset (значение масштабирования для сжатия модуляции).
Описание: этот параметр представляет собой фактор масштабирования, применяемый к несмещенным точкам группировки во время декомпрессии. Это дробное значение с плавающей запятой и беззнаковой отрицательной 4-битной экспонентой и беззнаковой дробной 11-битной мантиссой.
Диапазон значений: {от 0 до + (1 — 211)}.
\text{мантисса} = \sum_{k = 0}^{10} mcScaleOffset[k]*2^{k - 11} ; (6)
\text{экспонента} = \sum_{k = 11}^{14} mcScaleOffset[k]*2^{k - 11} , (7)
где экспонента — это четыре старших разряда 15-битного поля mcScaleOffset, а мантисса — 11 младших бит поля mcScaleOffset. mcScaleOffset[k] относится к k-му биту поля mcScaleOffset.
Таким образом, фактическое значение mcScaleOffset составляет
mcScaleOffset = мантисса * 2-экспонента.
4.3.7.6 ExtType = 6. Распределение несмежных PRB во временной и частотной области
Это расширение секции применимо только к секциям типов 1, 3 и 5 и позволяет выделять несмежные наборы PRB (группы блоков ресурсов или RBG) в частотной и временной областях. Таким образом значительно снижаются накладные расходы на C-плоскости при выделении несмежных наборов PRB по времени и частоте для пользователей или каналов.
Если это расширение секции присутствует в описании секции, то поле startSymbolId в заголовке сообщения и поля rb, symInc и numSymbol в описании секции не будут использованы для идентификации символов и PRB, упомянутых в описании секции (значения этих параметров могут быть использованы в других описаниях секций в сообщении. Отправитель может установить для параметров symInc и numSymbol любое разрешенное значение без ограничения, соответствующее символам, фактически содержащимся в описании секции с расширением = 6). Отправитель должен установить значение rb, равное нулю, а также startSymbolId, равным первому символу, на который ссылается любое из описаний секций в сообщении, включая, но не ограничиваясь, описания секций с расширением, равным 6. Первый символ, на который ссылается описание секции с расширением, равным 6, является первым символом, выбранным установленным в symbolMask битом. Это означает, что бит n в symbolMask, соответствующий правилу n < startSymbolId, должен быть равен нулю.
Использование этого расширения секции не влияет на работу пользовательской плоскости. Секция данных в пользовательской плоскости не обязана содержать непрерывный диапазон PRB. При многократном вызове sectionId в плоскости пользователя в рамках одного или разных сообщений можно обрабатывать наборы несмежных PRB.
Использование расширения секции с распределением несмежных PRB не накладывает ограничений на использование секций со смежными PRB, за исключением общих правил применения секций. Например, на один eAxC следует ссылаться не более одного описания секции данных в плоскости управления.
Если на секцию плоскости управления ссылаются несколько раз, все ссылки должны распределять одинаковый набор PRB и символов.
При использовании данного расширения секции вместе с типом 3 секции, в которой имеется параметр freqOffset, freqOffset повлияет на полосу частот определенного диапазона номеров PRB.
В таблице 56 приведен формат расширения этой секции.
Формат секции для расширения 6 секции (распределение несмежных PRB по времени и частоте)
а) rbgSize (размер группы блоков ресурсов).
Описание: этот параметр определяет размер группы блоков ресурсов, выделенных битовой маской, в виде количества PRB. Размер группы блоков ресурсов, которая будет использована в приложении, берется из таблицы отображения, указанной в поле диапазона значений в описании к rbgMask [см. перечисление б) о RbgMask для обработки особых групп блоков ресурсов].
Диапазон значений: {000b: зарезервировано, 001b: 1, 010b: 2, 011b: 3, 100b: 4, 101b: 6, 110b: 8, 111b: 16}.
б) rbgMask (битовая маска группы блоков ресурсов).
Описание: этот параметр представляет собой битовую маску, где каждый бит указывает на то, была ли выделена соответствующая группа блоков ресурсов. Если в маске установлен бит n, то выделяется группа ресурсных блоков n, где n может принимать значения в диапазоне [0, lastRbgid], где
lastRbgid = = ceiling((numPrbc +
- (startPrbc mod rbgSize))/rbgSize) — 1.
Диапазон PRB, включенных в группу ресурсных блоков, представлен следующим образом:
- группа ресурсных блоков 0 включает PRB с идентификаторами в диапазоне [startPrbc, startPrbc + f(0)-1];
- группа ресурсных блоков n включает PRB с идентификаторами в диапазоне [startPrbc + f(0) + (n — 1)·f(n), startPrbc + f(0) + n·f(n) — 1], где 0 < n < lastRbgid;
- группа ресурсных блоков n = lastRbgid включает PRB с идентификаторами в диапазоне [startPrbc + numPrbc — f(lastRbgid), startPrbc + numPrbc — 1],
где f(n) определяет количество PRB, включенных в группу ресурсных блоков n, и рассчитывается следующим образом:
f(0) = rbgSize — (startPrbc mod rbgSize);
f(n) = rbgSize, где 0 < n < lastRbgid.
Если (startPrbc + numPrbc) mod rbgsize > 0, to f(lastRbgid) = (startPrbc + numPrbc) mod rbgSize, иначе f(lastRbgid) = rbgSize.
Могут быть назначены только PRB в диапазоне, определенном startPrbc и numPrbc, т.е. [startPrbc, numPrbc — 1]. Если numPrbc равно нулю, то в диапазон PRB будут входить все PRB, как определено eAxC, а параметр startPrbc должен быть равен нулю. Передатчик должен гарантировать отсутствие у rbgMask ненулевых битов за пределами допустимого диапазона [0, lastRbgid]. Если приемник обнаруживает ненулевые биты вне допустимого диапазона, они должны быть проигнорированы.
Передатчик должен гарантировать, что параметры startPrbc, numPrbc и rbgSize, приводящие к результату lastRbgid, большему 27 (количество битов, доступных в поле rbgMask — 1), не используются. Такие комбинации недействительны и будут проигнорированы получателем при их обнаружении.
MSB rbgMask указывает группу ресурсных блоков с наиболее высокой частотой.
Диапазон значений: {0000 0000 0000 0000 0000 0000 0000b — 1111 1111 1111 1111 1111 1111 1111b}.
Тип: целое число без знака (битовая маска).
Значение по умолчанию: 1111 1111 1111 1111 1111 1111 1111b (выделены все группы блоков ресурсов).
Пример определения группы блоков ресурсов приведен на рисунке 41.
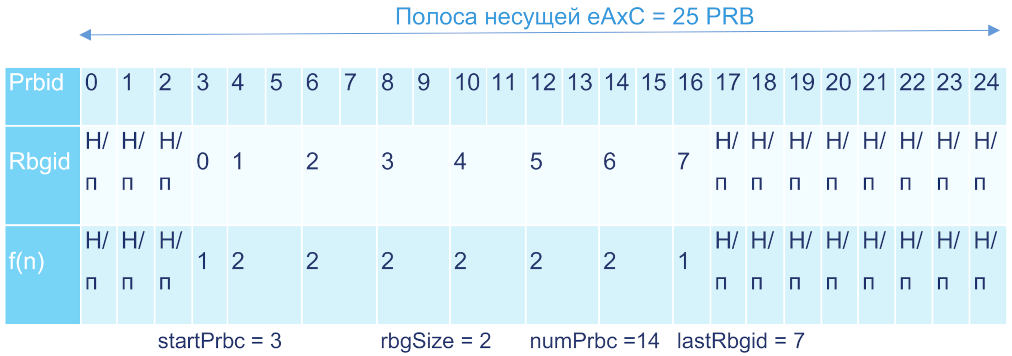
Рисунок 41 — Пример определения группы блоков ресурсов
в) symbolMask (битовая маска символа).
Описание: этот параметр представляет собой битовую маску, где каждый бит указывает, применяется ли rbgMask к данному символу в слоте. Если бит n установлен, то маска rbgMask применяется к символу n, где n имеет диапазон [0...13]. Если ни один бит не установлен, то rbgMask не может быть применена ни к одному RBG в слоте, другими словами, слоту не выделены RE (или другая секция данных выделяет RE для слота). Если значения symbolMask выделяют RE за пределами границы слота, то такие выделения следует игнорировать (например, когда в слоте менее 14 символов).
LSB в symbolMask указывает нулевой символ (первый символ, поступающий в слот).
Диапазон значений: {00 0000 0000 0000b — 11 1111 1111 1111b}.
Тип: целое число без знака (битовая маска).
Значение по умолчанию: 11 1111 1111 1111b (секция состоит из 14 повторяющихся символов),
Описание: этот параметр используется в сочетании со взаимосвязью C-плоскости и U-плоскости с помощью частоты и времени с приоритетами. Если этот метод соединения не применяют (например, O-RU или O-DU не имеют такой возможности), отправитель должен отправить нулевое значение. Этот параметр используется O-RU для поиска описания секции с наивысшим приоритетом среди других описаний секций, ссылающихся на один RE и содержащихся в одном сообщении C-плоскости. O-RU ограничивает область поиска одним сообщением C-плоскости, чтобы избежать ошибок конфигурации формирования луча. Такие ошибки могут возникнуть, если в поиск будет входить несколько сообщений и одно из них будет потеряно. Если тип расширения секции #6 отсутствует, то приоритет описания секции данных равен нулю (соответствует приоритету по умолчанию). В одном сообщении C-плоскости набор значений приоритета ограничен двумя значениями, включая нулевое значение, т.е. {0, +1} или {0, -1}.
Значение 2 зарезервировано и не может быть использовано отправителем.
Диапазон значений: {-1, 0, +1}.
Тип: целое число со знаком в дополнении к 2.
Значение по умолчанию: 0 (нормальный приоритет).
д) repetition (флаг повторения).
Описание: этот параметр используется для того, чтобы указать на повторения секции данных с наивысшим приоритетом в сообщении C-плоскости. Это опциональное поле для O-RU, т.е. когда секция с наивысшим приоритетом повторяется в сообщении C-плоскости, O-DU должен установить этот флаг, однако O-RU может обработать или игнорировать его. Данное поле применяется только тогда, когда тип расширения 6 используется вместе с соединением по частоте и времени с приоритетами (оптимизированное) для описания секций с наивысшим приоритетом (поскольку они повторяются в сообщениях C-плоскости).
Диапазон значений: {0b = без повторения; 1b = повторяющийся секции данных с наивысшим приоритетом в сообщении C-плоскости}.
4.3.7.7 ExtType = 7. Расширение секции маски eAxC
Это расширение секции предназначено для того, чтобы определенное сообщение C-плоскости могло применяться к нескольким значениям eAxC. Оно может быть использовано для типа секции 0 для включения функции «гашения» (предназначенной для типа секции 0) для нескольких значений eAxC, например всех компонентных несущих. В таблице 57 приведен формат расширения этой секции.
Формат секции для расширения 7 секции (параметр маски eAxC)
| ef | extType = 0x07 | 1 | Октет N |
| extLen = 0x01 (1 слово) | 1 | N + 1 | |
| eAxCmask[15:8] | 1 | N + 2 | |
| eAxCmask[7:0] | 1 | N + 3 | |
Когда сообщение C-плоскости с таким расширением секции принимается O-RU, то он должен действовать как при получении нескольких сообщений C-плоскости со всеми значениями eAxC, разрешенными маской. При использовании маски O-RU может предположить, что содержимое сообщения C-плоскости применяется к незапланированным к использованию значениям eAxC (например, если два бита маски имеют значение ноль, что указывает на то, что сообщение должно применяться во всех 3 секторах, но при этом будет подразумеваться несуществующий четвертый сектор). В этом случае данные U-плоскости не будут указываться для ложных значений eAxC, а O-RU не должен рассматривать это как ошибку.
Поддержка данного расширения секции необязательна: если O-RU сообщает, что поддержка этого расширения секции невозможна, то O-DU не должен использовать его. Если O-DU не поддерживает это расширение секции, то данного результата можно достигнуть с помощью использования нескольких сообщений C-плоскости с одним eAxC, чтобы не потерять функциональность (хотя при этом C-плоскость будет менее эффективной).
Далее приведено описание eAxCmask (маска eAxC).
Эта двоичная маска указывает, к каким значениям eAxC применено сообщение C-плоскости. Бит 0 в маске означает, что соответствующий бит eAxC можно не учитывать, а бит 1 в маске — бит eAxC следует учитывать. EAxCmask с нулевым значением означает, что это сообщение необходимо использовать для всех значений eAxC, а если со значением из единиц — только для указанного значения eAxC. В первом случае («это сообщение необходимо использовать для всех значений eAxC») фактическое значение eAxC в заголовке сообщения C-плоскости может быть любым, поскольку сообщение будет применяться ко всем значениям eAxC независимо от фактического значения сообщения C-плоскости. Во втором случае («использовать это сообщение только для указанного значения eAxC») данное расширение секции не добавляет значение, потому эта операция считается нормальной.
Предполагаемое использование маски — указать, к какому подполю eAxC относится сообщение. Например, если одна полоса одного сектора O-RU будет закрыта для всех компонентных несущих, часть подполей RU-Port-ID и CC-ID в eAxCmask будет равна нулям («использовать это сообщение для всех уровней/пространственных потоков и всех компонентных несущих»), тогда как оставшаяся часть подполей eAxCmask будет равна единицам («использовать это сообщение для конкретной полосы, сектора и значений DU_Port_ID, указанных в eAxC»). Таким образом, сообщение секции типа 0 может указывать на гашение всех компонентных несущих в полосе-секторе в одном сообщении C-плоскости.
Диапазон значений: {0000 0000 0000 0000b — 1111 1111 1111 1111b}.
Тип: целое число без знака (битовая маска).
Значение по умолчанию: 1111 1111 1111 1111b (учитывают все биты eAxC).
4.3.7.8 ExtType = 8. Фактор регуляризации
Это расширение секции предназначено для фактора регуляризации, который используется для генерации весовых коэффициентов формирования MU луча для запланированного UE в слоте. RegularizationFactor — это дисперсия шума, используемая для вычисления MMSE (минимальной среднеквадратичной ошибки) при генерации MU BFW. Применяется для отправки фактора регуляризации с помощью секции типа 5 вместо отправки регуляризации через секцию типа 6.
Поддержка этого расширения секции обязательна для O-RU, поддерживающих тип 5 секции в настоящем стандарте. Если O-RU сообщает о невозможности поддержки этого расширения секции (устаревшие O-RU или O-RU, не поддерживающие тип 5 секции), то O-DU не должен использовать его. Если O-RU сообщает о возможности использования этого расширения секции, то O-DU, поддерживающий данную версию спецификации, следует применять расширение секции вместо секции типа 6 для передачи фактора регуляризации.
В таблице 58 приведен формат расширения этой секции.
Формат секции для расширения 8 секции (параметр фактора регуляризации)
| ef | extType = 0x08 | 1 | Октет N |
| extLen = 0x01 (1 слово) | 1 | N + 1 | |
| regularizationFactor [15:8] | 1 | N + 2 | |
| regularizationFactor[7:0] | 1 | N + 3 | |
Далее приведено описание RegularizationFactor (фактор регуляризации).
Этот параметр предоставляет фактор регуляризации для поддержки операции вычисления MMSE при запланированном UE, поэтому относится к типу секции 5.
Диапазон значений: {0000 0000 0000 0000b — 1111 1111 1111 1111b}.
4.3.7.9 ExtType = 9. Параметры динамического совместного использования спектра
Это расширение секции применяется ко всем типам секций.
В таблице 59 приведен формат расширения этой секции.
Формат секции для расширения 9 секции (параметр DSS)
| ef | extType = 0x09 | 1 | Октет N |
| extLen = 0x01 (1 слово) | 1 | N + 1 | |
| technology[7:0] | 1 | N + 2 | |
| зарезервировано | 1 | N + 3 | |
Это расширение секции необходимо для поддержки операции динамического совместного использования спектра (DSS). O-RU должен распознавать в реальном времени, является ли информация, передаваемая на интерфейс eCPRI, информацией LTE или NR. Если technology = 0, то это означает поддержку LTE. Если technology = 1, то — поддержку NR. O-RU будет считать, что полученное сообщение C-плоскости предназначено для NR, если расширение секции, равное 9, отсутствует в сообщении C-плоскости для несущей, предназначенной для DSS с помощью M-плоскости. Если расширение секции, равное 9, получено в сообщении C-плоскости для несущей, предназначенной для LTE или NR (не DSS), O-RU должен игнорировать расширение секции 9 и, кроме того, может зарегистрировать ошибку. См. 4.2.6 для получения более подробной информации о методах поддержки DSS.
Далее приведено описание technology (наименование).
Этот параметр определяет в реальном времени, являются ли данные, передаваемые через интерфейс eCPRI, данными LTE или NR. Таким образом, O-RU узнает формат данных, передаваемых из O-DU, и может декодировать соответствующие пользовательские данные.
Диапазон значений: {0000 0000b — 1111 1111b}. 0000 0000b означает поддержку LTE; 0000 0001b — поддержку NR; 0000 0010b — 1111 1111b — зарезервировано.
Значение по умолчанию: 0000 0000b (LTE).
4.3.7.10 ExtType = 10. Описание секции для конфигурации группы, состоящей из нескольких портов
Это расширение секции применимо к секциям типов 1, 3 и 5. Информация из секции C-плоскости может быть одинаковой для множества портов (т.е. уровней или путей Tx/Rx) для планирования ячеек, за исключением идентификаторов лучей или идентификаторов UE в большинстве. Когда несколько портов совместно используют информацию из общей секции O-RU, секции C-плоскости, отправляемые через соответствующие порты, объединяются в секцию C-плоскости с помощью расширения секции на указанном порте. M-плоскость предварительно настраивается для группировки портов и назначения порта, который будет их представлять. Идентификатор луча в секции назначенного порта можно рассматривать как индекс, который указывает на набор векторов лучей (идентификаторов лучей), каждый из которых применяется к соответствующему порту (уровню или пути Tx/Rx).
В таблицах 60 и 61 приведен формат расширения этой секции.
Расширение секции = 10 для beamGroupType = 00b или 01b
| ef | extType = 0x0A | 1 | Октет N | |
| extLen = 0x01 (1 слово) | 1 | N + 1 | ||
| beamGroupType | numPortc | 1 | N + 2 | |
| зарезервировано | 1 | N + 3 | ||
Расширение секции = 10 для beamGroupType = 10b
Описание: этот параметр определяет тип группировки лучей.
Диапазон значений: {00b — 11b}.
- 00b (общий луч) — идентификатор луча в заголовке секции использован как общий идентификатор луча для всех портов numPortc, сгруппированных M-плоскостью. Этот тип не применяется для типа секции 5 и тогда, когда extLen = 0x01;
- 01b (определение матрицы лучей) — последовательные идентификаторы луча numPortc, следующие за идентификатором луча в заголовке секции r, применяются к портам numPortc. Этот тип не используется для типа секции 5 и тогда, когда extLen = 0x01;
- 10b (список векторов лучей) — идентификаторы лучей, перечисленные в расширении секции, применяются к портам numPortc. Расширение секции должно включать идентификаторы луча numPortc или ueId;
- 11b — зарезервировано.
Значение по умолчанию: 00b (общий луч).
Описание: этот параметр определяет количество портов eAxC, указанных в расширении секции. Максимальное количество портов — 64.
Диапазон значений: {000000b — 111111b}. 00 0000b означает 64 порта.
Значение по умолчанию: 000000b.
в) Взаимодействие с другими расширениями секций.
Расширение секции, равное 10, может быть использовано в любой ситуации, когда одинаковая информация присутствует в заголовках секций и в заголовках расширений секций для разных идентификаторов eAxC (см. таблицу 62).
Взаимодействие расширения секции = 10 с другими расширениями секций
4.3.7.11 ExtType = 11. Тип расширения гибких весовых коэффициентов
Эта секция используется при отправке гибких весовых коэффициентов формирования луча из O-DU в O-RU, что позволяет O-DU создавать разные весовые коэффициенты формирования луча для разных PRB в одной секции, например, чтобы облегчить предварительное кодирование с обращением в ноль. O-DU определяет параметр numBundPrb, который сообщает O-RU, сколько PRB было объединено и имеет одинаковые весовые коэффициенты формирования луча. Данное расширение секции применимо только к типам секций 1 и 3.
В таблице 63 приведен формат расширения этой секции.
Формат данных расширения типа 11
а) bfwCompHdr (заголовок сжатия значения формирования луча).
Описание: см. перечисление а) 4.3.7.1.
Этот параметр определяет метод сжатия и битовую ширину IQ для весовых коэффициентов формирования луча в конкретной секции сообщения C-плоскости. Методы сжатия блоков определяют размер блока по вектору весовых коэффициентов формирования луча конкретного пакета PRB.
б) bfwCompParam для пакета PRB x (параметр сжатия весовых коэффициентов формирования луча).
Описание: см. перечисление б) 4.3.7.1.
Этот параметр применяется к следующему вектору весовых коэффициентов формирования луча для определенного пакета PRB (т.е. пакета x).
в) numBundPrb (количество связанных PRB на значения формирования луча).
Описание: этот параметр определяет количество связанных PRB на весовой коэффициент формирования луча. Количество весовых коэффициентов формирования луча на TRX в типе расширения секции 11 должно быть равно общему количеству PRB, указанных в описании секции сообщения C-плоскости (с использованием startPrbc и numPrbc и в других расширениях секции) и делится на numBundPrb. Когда в результате деления получается дробное значение, добавляется один весовой коэффициент формирования луча для каждого TRX, чтобы восстановить потерянные PRB. Нулевое значение зарезервировано.
Диапазон значений: {все нули — все единицы}.
г) bfwI (синфазное значение формирования луча).
Описание: в этом параметре хранится значение синфазного весового коэффициента формирования луча. Общее количество весовых коэффициентов в секции зависит от количества TRX в RU и количества связанных PRB на весовой коэффициент формирования луча.
Диапазон значений: {все нули — все единицы}.
д) bfwQ (квадратурное значение формирования луча).
Описание: в этом параметре хранится значение квадратурного весового коэффициента формирования луча. Общее количество весовых коэффициентов в секции зависит от количества TRX в RU и количества связанных PRB на весовой коэффициент формирования луча.
Диапазон значений: {все нули — все единицы}.
е) disableBFWs (отключить весовые коэффициенты формирования луча).
Описание: этот параметр указывает, отключены ли весовые коэффициенты формирования луча в расширении секции. По умолчанию весовые коэффициенты формирования луча присутствуют, поскольку это основная задача расширения секции. Их можно отключить, установив этот параметр для передачи только идентификаторов лучей.
Диапазон значений: {0b = в расширении секции присутствуют весовые коэффициенты формирования луча; 1b = не существует}.
Значение по умолчанию: 0b (весовые коэффициенты формирования присутствуют в расширении секции).
ж) RAD (сброс после прерывания PRB).
Описание: этот параметр используется, когда расширение секции, равное 11, применяется вместе с расширением секции, позволяющим несмежное распределение частот (расширения секции 6, 12 или 13). Обычно, когда параметры секции относятся к непрерывному ряду PRB, следует использовать значение RAD, по умолчанию равное 1. Когда с расширением секции, равным 11, используется расширение секции, позволяющее несмежное выделение, этот параметр указывает, сбрасывается ли граница пакета PRB после прерывания распределения PRB (RAD = 1) или границы пакета PRB применяются к PRB независимо от непрерывности. Если это расширение используется с расширением секции, равным 13, прерывание должно интерпретироваться как прерывание в наборе частотных диапазонов во всех скачках, объединенных по времени.
Диапазон значений: {0b = без сброса; 1b = сброс}.
Значение по умолчанию: 1b (сброс после прерывания PRB).
4.3.7.12 ExtType = 12. Распределение несмежных PRB по частотным диапазонам
Это расширение секции применимо только к секциям типов 1, 3 и 5. Не допускается его использовать с расширением секции, равным 6, в том же описании секции.
Данное расширение позволяет выделять несмежные наборы PRB (группы ресурсных блоков или RBG) в частотной и временной областях и снижать «накладные» расходы на C-плоскости при выделении несмежных наборов PRB по времени и частоте для пользователей или каналов, а также эффективнее использовать пространство, чем расширение секции, равное 6, если распределение непрерывно по частоте или распространяется на частотный диапазон, превышающий диапазон, определяемый с помощью rbgMask и значения rbgMaskSize. В таблице 64 приведен формат расширения этой секции.
Формат секции для расширения секции 12 «Распределение несмежных PRB по частотным диапазонам»
Это расширение состоит из фиксированной части (поля priority и symbolMask) и переменной размера (пары значений offStartPrb (r) и numPrb (r) для r = 1... R-1). Переменная часть может быть пустой, что позволяет использовать приоритет и symbolMask без накладных расходов.
Если это расширение секции присутствует в описании секции, то данное описание применяют к символам, определяемым символом symbolMask и одним или несколькими частотными диапазонами, вычисленными на основе startPrbc и numPrbc, содержащихся в описании секции, и пар offStartPrb (r) и numPrb (r) из данного расширения.
Если это расширение секции присутствует в описании раздела, то поле startSymbolId в заголовке сообщения и поля rb, symInc и numSymbol в описании секции не будут использованы для идентификации символов и PRB, упомянутых в описании секции (значения этих параметров могут быть в других описаниях секций в сообщении. Отправитель может установить для параметров symInc и numSymbol любое разрешенное значение без ограничения, соответствующее символам, фактически содержащимся в описании секции с расширением, равным 12). Отправитель присваивает значению rb ноль, а также должен установить startSymbolId равным первому символу, на который ссылается любое из описаний секций в сообщении, включая, но не ограничиваясь, описания секций с расширением, равным 12. Первый символ, на который ссылается описание секции расширением, равным 12, является первым символом, выбранным установленным в symbolMask битом. Это означает, что бит n в symbolMask, соответствующий правилу n < startSymbolId, должен быть равен нулю.
Если это расширение секции присутствует в описании секции, то данное описание применяется к одному или нескольким диапазонам PRB, в частности к фрагментам спектра R, идентифицированным парами startPrb (r) и numPrb (r) для r = 0,..., R-1, где значения startPrb (r) вычисляют с помощью цикла:
- startPrb (0) и numPrb (0) — значения параметров описания секции startPrbc и numPrbc; значения numPrb (1), numPrb (2),... numPrb (R-1) берутся из переменной части описания секции;
- startPrb(r) = startPrb(r-1) + numPrb(r-1) + offStartPrb(r) для r = 1, ..., R-1.
Описание применяют к PRB #p, если startPrb (k) <= p <startPrb (k) + numPrb (k) для любого r = 0, ..., R-1.
Количество частотных диапазонов R рассчитывают на основе extSize: R = (extSize — 1) x 2 + 1. Допустимы пустые диапазоны PRB, например: numPrb (r) = 0 может передвигать следующий диапазон PRB за пределы 8-битного смещения. OffStartPrb (r) = 0 может объединять два диапазона PRB и расширять диапазон за пределы 8-битного numPrb (r). Если последняя пара входит в расширение в результате заполнения нулями, но не используется, то необходимо установить ffStartPrb (R-1) = 0 и numPrb (R-1) = 0.
Использование этого расширения секции не влияет на работу пользовательской плоскости. Секция данных в пользовательской плоскости не обязана содержать непрерывный диапазон PRB. При многократном вызове sectionId в плоскости пользователя в рамках одного или разных сообщений можно обрабатывать наборы несмежных PRB.
Следует обратить внимание на то, что расширение секции с распределением несмежных PRB не накладывает ограничений на секции со смежными PRB, за исключением общих правил использования секций. Например, при использовании одного eAxC на элемент ресурса должно ссылаться не более одного описания секции данных в плоскости управления.
Если на секцию плоскости управления ссылаются несколько раз с помощью соединения C-плоскости и U-плоскости на основе sectionId, тогда все ссылки должны содержать одинаковый набор PRB и символов.
При использовании данного расширения секции вместе с типом 3 секции, где имеется параметр freqOffset, freqOffset повлияет на полосу частот определенного диапазона номеров PRB.
а) priority (приоритет описания секции).
Описание: этот параметр имеет такие же формат и семантику, как и параметр приоритета в секции расширения типа 6;
б) symbolMask (битовая маска символа).
Описание: этот параметр имеет такой же формат и семантику, как и параметр symbolMask в секции расширения типа 6;
в) offStartPrb (r) (смещение начала диапазона PRB).
Описание: этот параметр определяет смещение до начала диапазона PRB с номером r, где r = 1, ..., R-1.
г) numPrb (r) (количество PRB в диапазоне PRB).
Описание: этот параметр определяет количество PRB диапазона PRB с номером r, где r = 1, ..., R-1.
4.3.7.13 ExtType = 13. Распределение PRB со скачкообразной сменой частоты
Это расширение секции применимо только к секциям типов 1, 3 и 5 и позволяет описывать как минимум два распределения PRB, начинающихся с разных символов и PRB. Оно предназначено для использования в распределениях со скачкообразной сменой частот в слоте. Данное расширение значительно снижает «накладные» расходы в C-плоскости, если пользователи или каналы распределены со скачкообразной сменой частоты в слоте, и более эффективно использует пространство, чем при использовании нескольких описаний секции. В таблице 65 приведен формат секции с расширением, равным 13.
Формат секции с расширением, равным 13 (распределение PRB со скачкообразной сменой частоты)
Это расширение имеет переменный размер и передает список пар nextSymbolId (n) и nextStartPrbc (n), где n = 1... R-1.
Если это расширение секции содержится в описании секции, то ее описание и все остальные расширения секции, содержащиеся в нем, интерпретируются O-RU так, как если бы в значении startPrbc были заменены определенные символы nextStartSymbolId(n) на значения nextStartPrbc(n), предоставленные в данном расширении. Значение numPrbc из описания секции применяется ко всем скачкообразным изменениям частоты.
В частности, описание и расширения интерпретируются так, как если бы значение startPrbc было равно значению символов s в параметре nextStartPrbc(n), при этом nextStartPrbc(n) <= s < nextStartPrbc(n + 1), а n = от 1 до R-1. Значение nextStartSymbol(R) на 1 больше, чем номер последнего символа, указанного в описании. nextStartSymbol(R) является защитным значением и необязательно идентифицирует фактический символ. Если описание секции содержит расширение секции, определяющее параметры symbolMask (расширения секций 6 и 12), то nextStartPrbc(R) является производным от symbolMask. В противном случае nextStartSymbolId(R) — это производное от startSymbolId из заголовка сообщения и параметров symInc и numSymbol, содержащихся в данном описании секции и в описаниях секций, предшествующих ему в сообщении. startPrbc из описания секции применяется к символам s0 <= <nextStartPrbc(1), где s0 — это первый символ, к которому обращается описание секции (s0 определяется на основе параметра symbolMask, при наличии расширения секции типа 6 или 12; в противном случае s0 определяется на основе startSymbolId из заголовка сообщения и параметров symInc и numSymbol, содержащихся в данном описании секции и в описаниях секций, предшествующих ему в сообщении). Набор символов, в которых применяются параметры startPrbc или nextStartPrbc (n), может быть также ограничен с помощью параметра symbolMask, если имеется расширение секции типа 6 или 12.
Количество скачкообразных смен частоты R рассчитывают по формуле extSize: R = (extSize — 1)·2 + 1. Если последняя пара значений в расширении создается в результате заполнения нулями, но не используется, тогда они должны иметь такие же значения, как и предыдущая пара [например, если пара R-1 не используется, то nextSymbolId (R-1) и nextStartPrbc (R-1) должны иметь значения nextSymbolId (R-2) и nextStartPrbc (R-2) соответственно].
а) nextSymbolId(n) (смещение начала диапазона PRB).
Описание: этот параметр определяет символ, на котором происходит n-й скачок частоты, где n = 1,..., R-1. Значение должно соответствовать одному из символов, указанных в описании секции.
1 Если расширения секций типа 6 и 12 отсутствуют в описании секции, то набор символов в описании определяется на основе параметра startSymbolId из заголовка сообщения и параметров symInc и numSymbol из данного описания секции и описаний секции, предшествующих ему в сообщении,
2 Если в описании секции имеется расширение, равное 6 или 12, то набор символов в описании определяется на основе параметра symbolMask из расширения 6 или 12 секции.
Отправитель должен гарантировать, что значения передаются в порядке возрастания, т.е. nextSymbolId (n + 1) >= nextSymbolId (n).
Отправитель должен присвоить nextSymbolId (n) значение nextSymbolId (n-1) и присвоить nextStartPrbc (n) значение nextSymbolId (n-1), если пара [nextSymbolId (n), nextStartPrbc (n)] используется для заполнения нулями.
Диапазон значений: {0000b — 1111b}.
б) nextStartPrbc(n) (количество PRB в диапазоне PRB).
Описание: этот параметр определяет значение, которое будет использовано вместо startPrbc для скачкообразного изменения частоты с номером n, где n = 1,..., R-1.
Отправитель должен присвоить nextSymbolId (n) значение nextSymbolId (n-1) и nextStartPrbc (n) значение nextSymbolId (n-1), если пара [nextSymbolId (n), nextStartPrbc (n)] использована для заполнения нулями.
Диапазон значений: {00 0000 0000b — 11 1111 1111b}.
4.3.7.14 ExtType = 14. Информация о нулевом уровне для формирования луча на основе ueId
Это расширение секции применяется к типам 5 секции. Оно позволяет O-DU выполнять поочередную индикацию уровней, что означает, что соответствующий ueId предназначен для индикации нулевого уровня. В таблице 66 приведен формат расширения этой секции.
| ef | extType = 0x0E | 1 | Октет N |
| extLen = 0x01 (1 слово) | 1 | N + 1 | |
| nullLayerInd | 1 | N + 2 | |
O-RU генерирует весовые коэффициенты формирования луча с учетом всех ueId, но после генерации этих коэффициентов O-RU должен обнулить весовые коэффициенты для уровней, соответствующих ueId, значение nullLayerInd которых установлено на 0000 0001b.
Далее представлено описание nullLayerInd (структура кадра).
Описание: этот параметр определяет, является ли соответствующий уровень нулевым.
Диапазон значений: {0000 0000b — 0000 0001b}.
Должно быть использовано следующее отображение:
- 0000 0000b — соответствующий ueId предназначен для фактически запланированного уровня, O-RU не будет выполнять каких-либо конкретных операций на основе этого поля;
- 0000 0001b — соответствующий ueId предназначен для создания измерения для формирования провала при формировании луча, поэтому этот слой должен быть обнулен. Пользовательские данные не передаются на уровни, связанные с ueId, значение nullLayerInd которых установлено на 0000 0001b, т.е. весовые коэффициенты формирования луча, связанные с теми уровнями, должны быть дозаполнены нулями.
4.3.7.15 ExtType = 15. Информация о смешанной нумерологии для формирования луча на основе ueId
Это расширение секции применимо к секциям типов 5 и 6. Когда это расширение секции применяется к секции типа 6, значение типа FFT в параметрах frameStructure и cpLength может быть установлено как 0. В таблице 67 приведен формат расширения этой секции.
| ef | extType = 0x0F | 1 | Октет N |
| extLen = 0x02 (2 слова) | 1 | N + 1 | |
| frameStructure | 1 | N + 2 | |
| freqOffset | 3 | N + 5 | |
| cpLength | 2 | N + 7 | |
а) frameStructure (структура кадра).
См. 4.3.4.13.
б) freqOffset (смещение частоты).
См. 4.3.5.11.
в) cpLength (длина циклического префикса).
См. 4.3.4.14.
4.3.7.16 ExtType = 16. Описание секции для отображения антенны при формировании луча UL на основе информационного канала UE
Это расширение секции применимо к секции типа 5. Расширение секции содержит битовую маску для каждой конечной точки Rx, чтобы определить антенны, которые должны быть предварительно объединены в конечную точку Rx (=eAxC) (см. таблицу 68). Его можно использовать вместе с расширением секции типа 10 (см. таблицу 69). В этом случае оно содержит список битовых масок, соответствующий количеству конечных точек Rx в типе расширения 10 секции.
Расширение секции типа 16 без расширения секции типа 10
| ef | extType = 0x10 | 1 | Октет N |
| extLen = 0x03 (3 слова) | 1 | N + 1 | |
| antMask [63:0] | 8 | N + 2 | |
| Заполнитель нулями для достижения 4-байтовой границы | var | N + 10 | |
Расширение секции типа 16 с расширением секции типа 10
Описание antMask приведено ниже.
Этот параметр определяет индексы антенн, которые должны быть предварительно объединены для каждой конечной точки Rx.
Диапазон значений: {0x0000000000000000b — 0x1111111111111111b}.
Каждый бит указывает, объединена ли предварительно антенна для соответствующей цифры или не объединена. Максимальное количество антенн — 64.
Значение по умолчанию: 0x0000000000000000b.
4.3.7.17 ExtType = 17. Описание секции для индикации группы портов пользователя
Это расширение секции применимо к расширению секции типа 10 при beamGroupType = 10b, следующему за расширением секции типа 5, и не может быть использовано автономно (см. таблицу 70). Это расширение секции определяет количество пользователей ueID, запланированных в предыдущем типе секции и сообщениях расширения секции. Пользователь может иметь более одного идентификатора ueID (т.е. более одного образца информации о канале, например: если UE поддерживает функцию переключения передающей антенны для передачи SRS, с помощью которой O-DU может получать различную информацию о канале для каждой из передающих антенн). Для данного расширения секции действуют два ограничения: во-первых, ueID каждого пользователя являются последовательными за счет использования трех зарезервированных битов ueID [2: 0]. Три зарезервированных бита означают, что максимальное количество ueID на пользователя будет равным 8. Во-вторых, в расширении секции типа 10 ueID, все три зарезервированных бита которого равны нулю, многократно настраиваются согласно количеству запланированных для соответствующего пользователя уровней. Таким образом, предыдущие сообщения типа и расширения секции косвенным образом предоставляют информацию о количестве запланированных пользователей (= количество разных ueID) и количестве уровней для каждого пользователя (= количество одинаковых ueID). Также количество ueID, связанных с каждым пользователем, указано в информации для данного расширения секции.
| ef | extType = 0x11 | 1 | Октет N | |
| extLen | 1 | N + 1 | ||
| numUeID 1-го пользователя | numUeID 2-го пользователя | var | N + 2 | |
| ... | ||||
| .. | numUeID последнего пользователя | |||
| Заполнитель нулями для достижения 4-байтовой границы | ||||
Описание numUeID приведено ниже.
Описание: этот параметр определяет количество ueID на пользователя.
Диапазон значений: {0001b — 1000b}.
Значение по умолчанию: 100b (4 идентификатора ueID на пользователя).
4.4 Оптимизация C-плоскости
4.4.1 Оптимизация C-плоскости с использованием расширения секции, равного 6
Расширение секции, равное 6, используют для распределения несмежных PRB как во временной, так и в частотной областях. Это реализуется с помощью двух битовых масок: symbolMask и rbgMask. Первая позволяет выбрать произвольное подмножество символов в слоте; вторая — произвольное подмножество блоков поднесущих (каждый блок содержит 12 поднесущих x rbgSize) между startPrbc и startPrbc + numPrbc. Выбранный набор RE представляет собой срез символов и поднесущих, выбранных обеими масками. Это позволяет описать широкий спектр операций прерывистого выделения ресурсов с помощью одного описания секции.
Кроме того, O-RU получает дополнительную функцию, позволяющую ему интерпретировать приоритеты с ненулевыми значениями, содержащимися в данном расширении секции. Эта оптимизация описана в 4.4.4.
4.4.2 Оптимизация C-плоскости с использованием расширения секции, равного 10
Обычно O-DU использует уникальные идентификаторы eAxC для адресации на каждый уровень или пространственный поток при отправке сообщений C-плоскости и U-плоскости на O-RU. Во многих ситуациях информация, содержащаяся в сообщениях C-плоскости для различных пространственных потоков, является одинаковой или имеющей значительное сходство. Например, выделенная антенна SU MIMO с 8 уровнями может иметь одинаковые значения startPrbc, NumPrbc, reMask и numSymbol в заголовке секции для всех 8 сообщений C-плоскости, по одному сообщению на уровень. В этом случае можно использовать расширение секции, равное 10, вместе с «репрезентативным идентификатором eAxC (сконфигурированным на M-плоскости), чтобы уменьшить накладные расходы на C-плоскости при отправке нескольких сообщений до уровня накладных расходов при отправке одного сообщения C-плоскости». Это дополнительная функция, используемая O-DU, если O-RU поддерживает расширение секции, равное 10. Данная возможность позволяет сконфигурировать O-RU с помощью репрезентативного идентификатора eAxC, представляющего все 8 идентификаторов eAxC, как показано в примере выше. После настройки репрезентативного идентификатора eAxC O-DU может отправить одно сообщение C-плоскости, адресованное репрезентативному идентификатору eAxC, а также расширение секции типа 10 вместо 8 сообщений C-плоскости, как показано в примере выше. После того как O-RU получает сообщение C-плоскости, адресованное репрезентативному идентификатору eAxC ID и содержащее расширение секции типа 10, O-RU применит это сообщение ко всем конечным точкам, указанным в репрезентативном идентификаторе eAxC. В итоге выполняется такая же операция, как и при получении 8 разных сообщений C-плоскости (см. пример на рисунке 42).
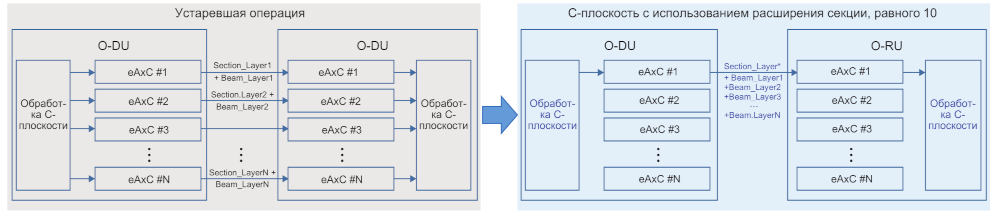
Рисунок 42 — Принцип работы расширения секции, равного 10
4.4.3 Оптимизация C-плоскости с использованием расширения секции, равного 11
Расширение секции, равное 11, предназначено для передачи гибких весовых коэффициентов формирования луча. Одним из способов передачи весовых коэффициентов формирования луча для каждого PRB является использование расширения секции, равного 11, и создание отдельной секции для каждого PRB. Такой способ подразумевает высокие «накладные» расходы из-за создания секций и расширений секций. Задача расширения секции, равного 11, состоит в устранении этой проблемы за счет определения весовых коэффициентов формирования луча для нескольких PRB в одной секции.
Примером использования является формирование луча с обращением в ноль (или аналогичные методы) с применением информации о канале каждого PRB для вычисления весовых коэффициентов формирования луча каждого PRB, а именно: O-RU отправляет тестовые сигналы UL (SRS) в O-DU, который, в свою очередь, вычисляет весовые коэффициенты формирования луча для каждого PRB в O-DU, а затем передает их в O-RU. Эти весовые коэффициенты можно обновлять, например в каждом слоте.
Расширение секции, равное 11, обеспечивает гибкость отправки наборов весовых коэффициентов формирования луча вместе с идентификаторами расширения секции beamId или только идентификатора расширения секции beamId (после загрузки весовых коэффициентов формирования луча).
1 По умолчанию, beamID секции не имеет значения, если он используется с расширением секции, равным 11, и будет игнорироваться O-RU.
2 O-DU должен установить значение секции beamID = 0x7FFF, чтобы O-RU игнорировал его.
4.4.3.1 Взаимодействие между расширением секции, равным 11, и расширением секции, равным 6
Расширение секции, равное 6, использовано для распределения несмежных PRB как во временной, так и в частотной областях. Главным параметром в расширении секции, равном 6, для идентификации групп PRB является rbgSize. NumBundPrb применяется в расширении секции, равном 11, для идентификации количества связанных PRB, которые используют одинаковый вектор весовых коэффициентов формирования луча для L TRX. Оба эти расширения секции можно использовать вместе, однако необходимо соблюдать некоторые правила.
Если RAD = 1, то применяют следующие принципы:
- numBundPrb может не совпадать с rbgSize;
- как определено в расширении секции, равном 6 (если используется), O-RU начинает подсчет количества связанных PRB в каждом смежном наборе PRB и применяет наборы весовых коэффициентов формирования луча к пакетам PRB в порядке возрастания PRB. Если последний PRB в пакете не совпадает с последним RBG в непрерывном наборе PRB, то невыделенные PRB (т.е. PRB с неназначенными весовыми коэффициентами формирования луча) будут считаться потерянными;
- потерянным PRB выделяется следующий набор весовых коэффициентов формирования луча (т.е. устанавливается после того, как последний набор назначен обычному пакету PRB), несмотря на то что количество PRB меньше, чем в пакете PRB. Наборам PRB, которые не назначаются с помощью расширения секции, равного 6, весовые коэффициенты формирования луча не выделяются;
- к следующему набору смежных PRB, выделенных в рамках одного символа после прерывания, O-RU будет применять следующий набор весовых коэффициентов формирования луча (начиная с последнего набора весовых коэффициентов формирования луча, назначенных последнему пакету PRB в предыдущем наборе смежных PRB);
- процесс продолжается до тех пор, пока всем PRB, указанным в расширении секции, равном 6, не будут присвоены весовые коэффициенты формирования луча. На этом этапе должны быть назначены все наборы весовых коэффициентов формирования луча в расширении секции, равном 1100;
- на основе маски символа O-RU применяет наборы весовых коэффициентов формирования луча к соответствующим пакетам PRB, аналогичные наборам первого назначенного символа.
Пример — RAD = 1b (см. рисунок 43).
symbolMask = 10 0001 0001 0000b;
общее количество коэффициентов формирования луча L = 7.
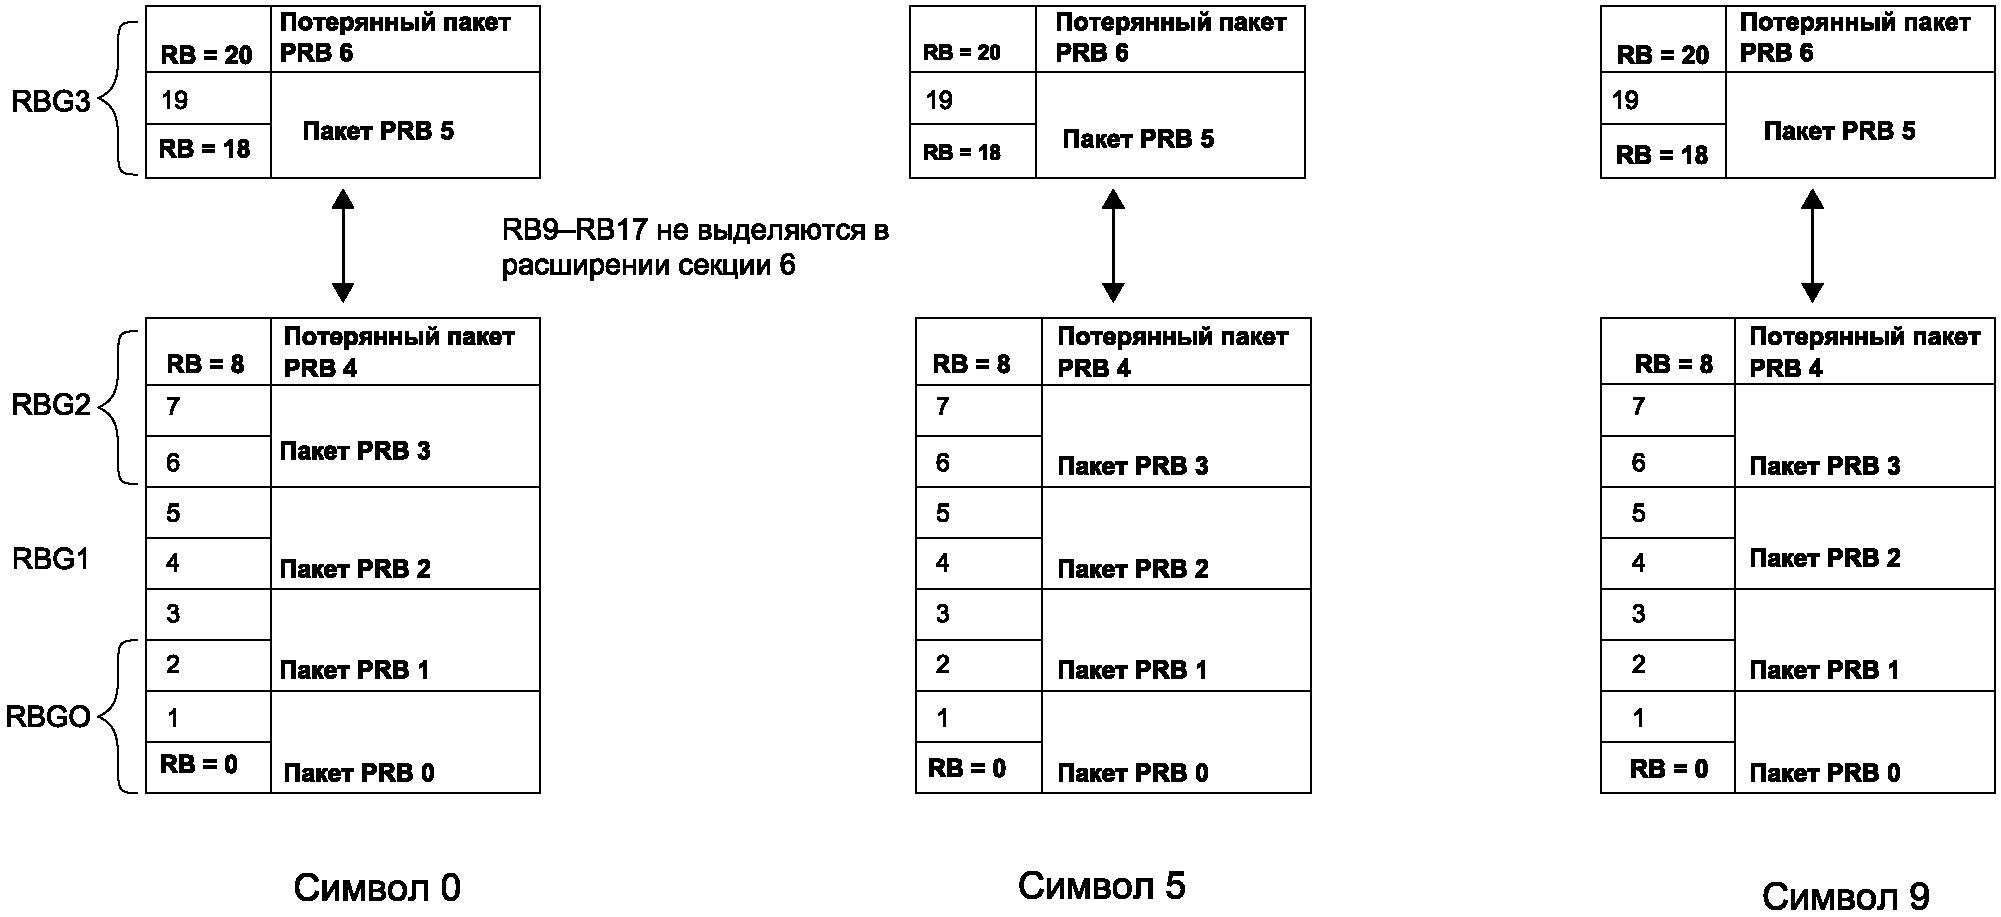
Рисунок 43 — Пример взаимодействия расширения секции 6 с расширением секции, равным 11 (RAD = 1)
Если RAD = 0, то набор весовых коэффициентов формирования луча для данного пакета применяется к PRB в порядке возрастания независимо от прерывания в распределении PRB в расширении секции, равном 6. Если разрыв в распределении PRB равен целому числу пакетов PRB, то O-DU не отправляет весовые коэффициенты формирования луча PRB в этих разрывах.
Пример — RAD = 0b (см. рисунок 44).
symbolMask = 10 0001 0001 0000b;
общее количество коэффициентов формирования луча L = 3.
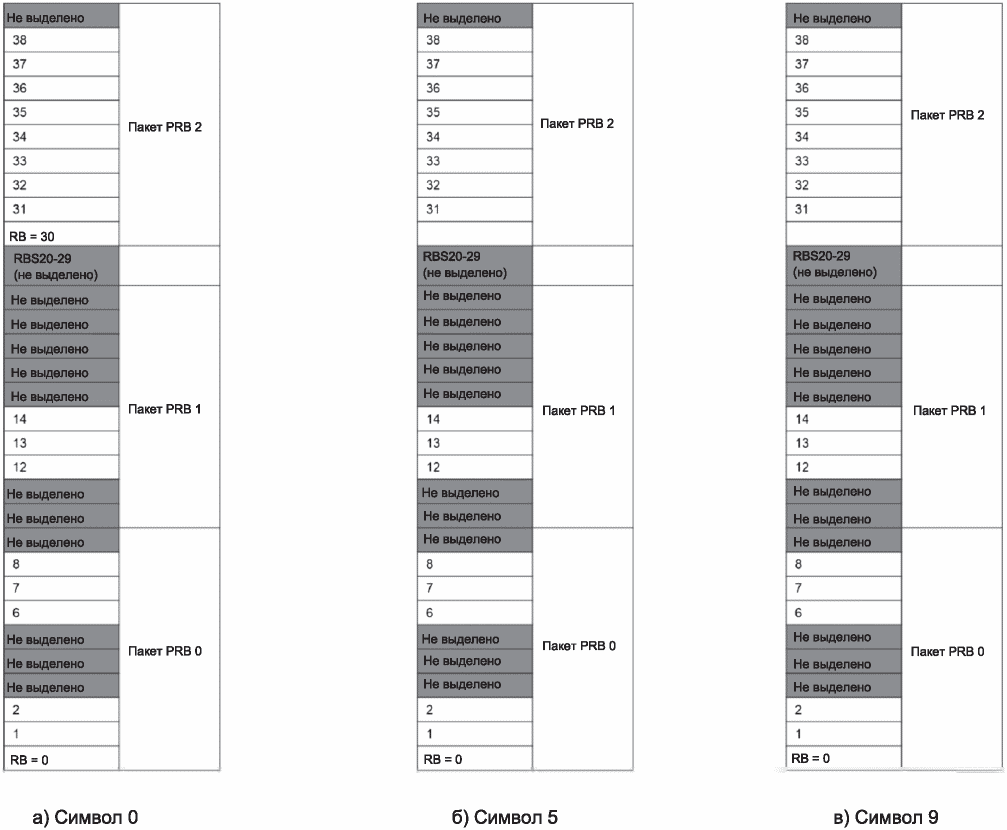
Рисунок 44 — Пример взаимодействия расширения секции = 6 с расширением секции, равным 11 (RAD = 0)
4.4.3.2 Взаимодействие между расширением секции, равным 11, и расширением секции, равным 12
Расширение секции, равное 12, предназначено для распределения несмежных PRB как во временной, так и в частотной областях. Расширение секции, равное 11, можно объединить с расширением секции, равным 12, в одном описании секции точно так же, как расширение, равное 11, можно объединить с расширением секции, равным 6. Таким образом, положения настоящего подпункта также применимы к расширению секции, равному 12.
1 RAD = 0 (см. рисунок 45).
symbolMask = 00 0000 0000 0101b;
серые прямоугольники означают нераспределенные частотные диапазоны (одно прерывание PRB, начиная с PRB 5);
общее количество коэффициентов формирования луча L = 4.
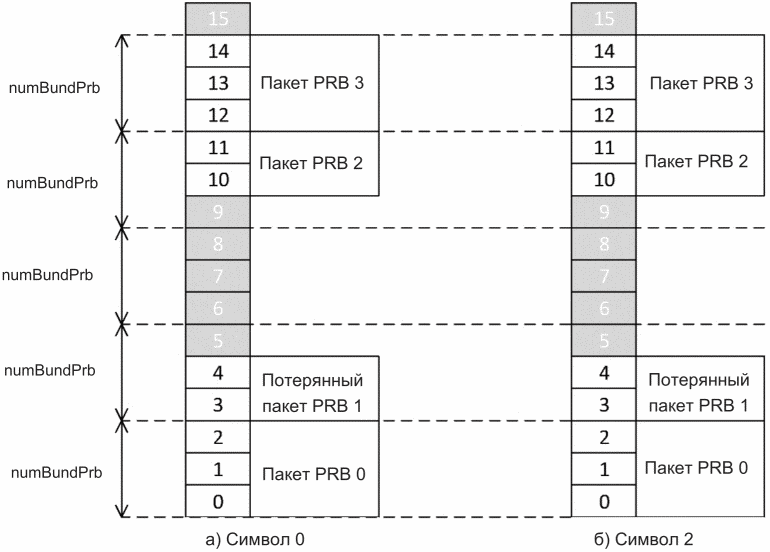
Рисунок 45 — Пример взаимодействия расширения секции, равного 12, с расширением секции, равным 11 (RAD = 0)
2 RAD = 1 (см. рисунок 46).
symbolMask = 00 00 00 0 000 0101 b;
серые прямоугольники означают нераспределенные частотные диапазоны (одно прерывание PRB, начиная с PRB 5);
общее количество коэффициентов формирования луча L = 4.
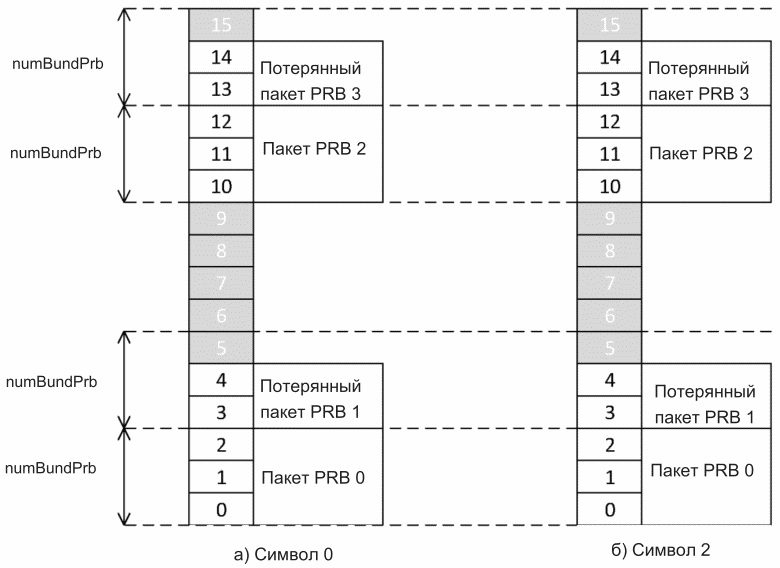
Рисунок 46 — Пример взаимодействия расширения секции, равного 12, с расширением секции, равным 11 (RAD = 1)
4.4.3.3 Взаимодействие между расширением секции, равным 11, и расширением секции, равным 13
Расширение секции, равное 13, предназначено для распределения несмежных PRB со скачкообразной сменой частоты. Расширение секции, равное 11, можно объединить с расширением секции, равным 12, в одном описании секции точно так же, как расширение, равное 11, можно объединить с расширением секции, равным 6. Таким образом, положения 4.4.3.2 также применимы к расширению секции, равному 12, с двумя изменениями:
- BeamId и весовые коэффициенты формирования луча, содержащиеся в расширении секции, равном 11, предназначены для объединения набора PRB в результате слияния наборов PRB всех скачкообразных смен частоты. Это правило является общим и применяется к расширению секции, равному 13, и расширениям секции, позволяющим осуществлять несмежное распределение PRB (расширения секции, равные 6 и 12);
- прерывание PRB — это разрывы в едином наборе PRB.
1 RAD = 0 (см. рисунок 47).
startSymbolId = 0 (при этом сообщение содержит только одно описание секции);
startPrbc = 10, numPrbc = 5, numSymbol = 3;
nextStartSymbolId(0) = 1, nextStartPrbc(0) = 0;
nextStartSymbolId(1) = 2, nextStartPrbc(1) = 7;
серые прямоугольники обозначают нераспределенные частотные диапазоны. Объединенный набор PRB содержит один разрыв, начиная с PRB 5;
общее количество коэффициентов формирования луча L = 5.
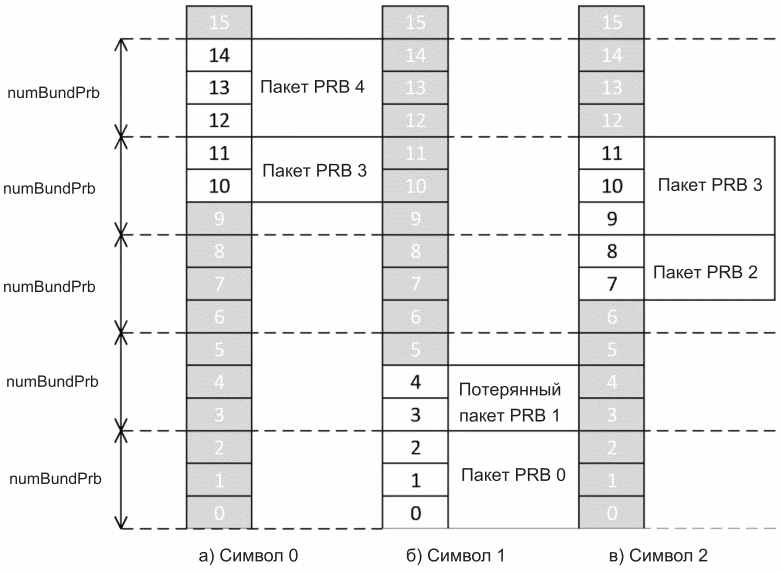
Рисунок 47 — Пример взаимодействия расширения секции, равного 13, с расширением секции, равным 11 (RAD = 0)
2 RAD = 1 (см. рисунок 48).
startSymbolId = 0 (при этом сообщение содержит только одно описание секции);
startPrbc = 10, numPrbc = 5, numSymbol = 3;
nextStartSymbolId (1) = 1, nextStartPrbc(1) = 0;
nextStartSymbolId (2) = 2, nextStartPrbc(2) = 7;
серые прямоугольники обозначают нераспределенные частотные диапазоны;
объединенный набор PRB содержит один разрыв начиная с PRB 5;
общее количество коэффициентов формирования луча L = 5.
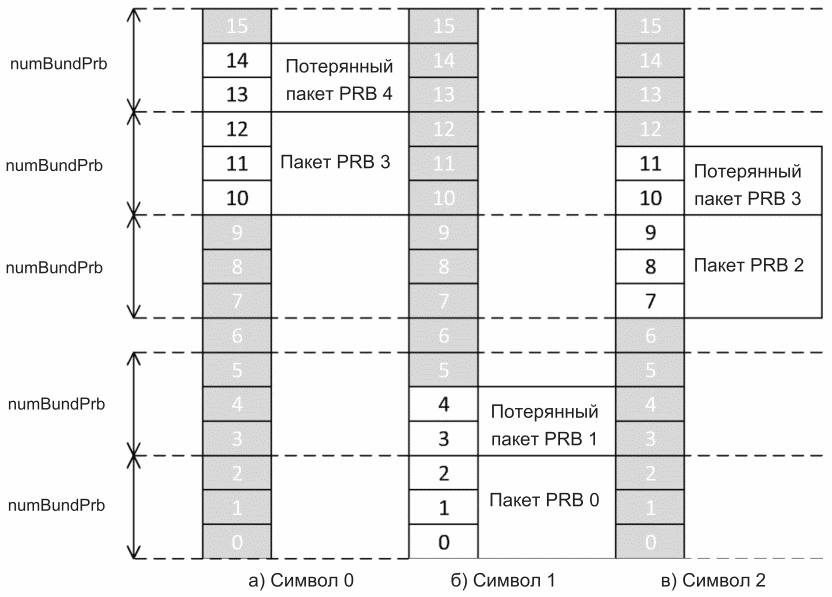
Рисунок 48 — Пример взаимодействия расширения секции, равного 13, с расширением секции, равным 11 (RAD = 1)
3 Для RAD = 0 с несмежным распределением PRB с использованием расширения секции, равного 12 (см. рисунок 49):
nextStartSymbolId (1) = 2, nextStartPrbc(1) = 0;
symbolMask = 00 0000 0000 0101b;
offStartPrb(1) = 4, numPrb(1) = 2;
серые прямоугольники обозначают нераспределенные частотные диапазоны;
объединенный набор PRB имеет два разрыва начиная с PRB 2 и PRB 10;
общее количество коэффициентов формирования луча L = 5.
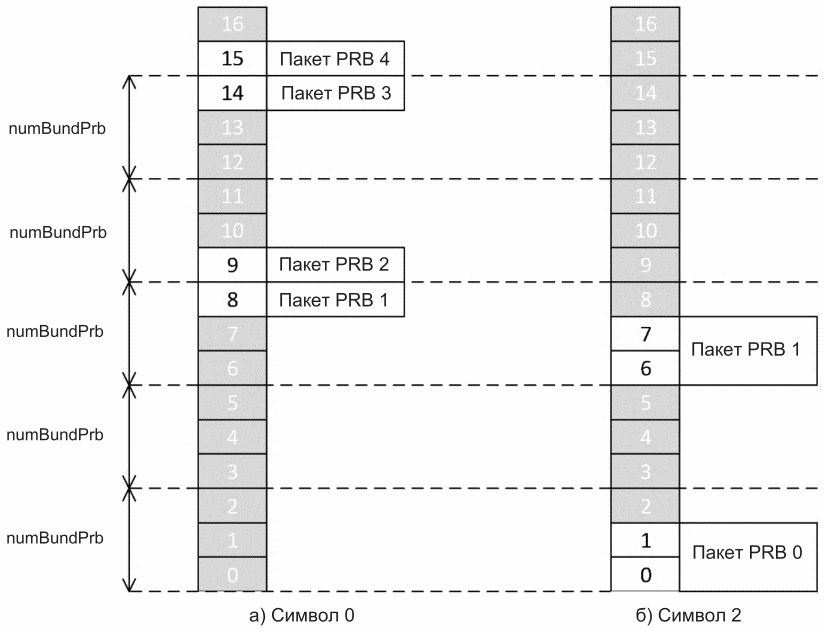
Рисунок 49 — Пример взаимодействия расширений секции, равных 13 и 12, с расширением секции, равным 11 (RAD = 0)
4 Для RAD = 1 с несмежным распределением PRB с использованием расширения секции, равным 12 (см. рисунок 50):
nextStartSymbolId (1) = 2, nextStartPrbc(1) = 0;
symbolMask = 00 0000 0000 0101b;
offStartPrb(1) = 4, numPrb(1) = 2;
серые прямоугольники обозначают нераспределенные частотные диапазоны. Объединенный набор PRB имеет два разрыва начиная с PRB 2 и PRB 10;
общее количество коэффициентов формирования луча L = 4.
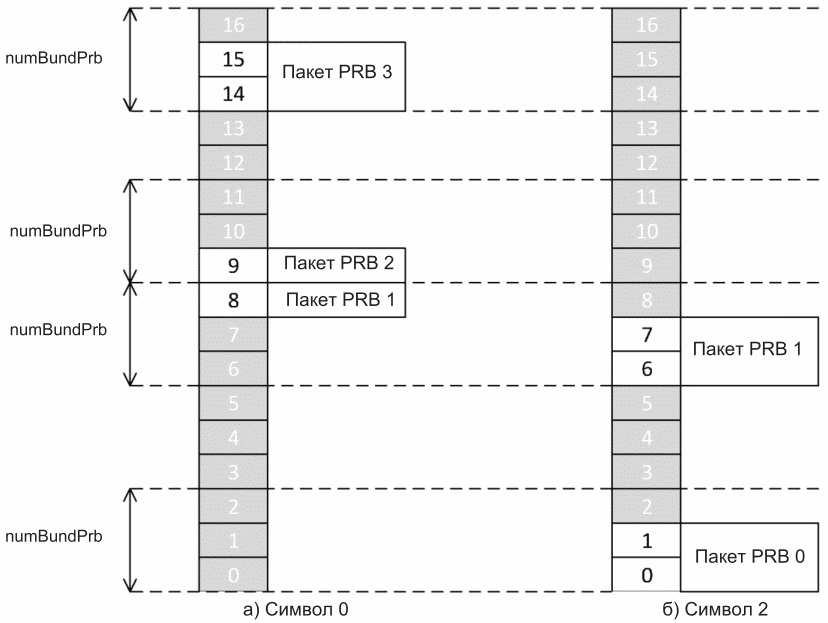
Рисунок 50 — Пример взаимодействия расширений секции, равных 13 и 12, с расширением секции, равным 11 (RAD = 0)
4.4.4 Оптимизация C-плоскости с использованием расширения секции, равного 12
Расширение секции, равное 12, полезно для распределения PRB с прерыванием во временной и частотной областях и передает приоритет, symbolMask и список переменных размера частотных диапазонов. Таким образом более эффективно используется пространство, чем в расширении секции, равном 6, в тех случаях, когда:
- распределение PRB является непрерывным в частотной области, но прерывается во временной области (в этом случае список частотных диапазонов может быть пустым);
- распределение PRB состоит из нескольких непрерывных фрагментов спектра, которые распределены по широкому диапазону частот (в этом случае размер rbgMask является ограничивающим фактором для применения расширения секции, равного 6).
Такую оптимизацию не допускается сочетать с расширением секции, равным 6, в одном описании секции.
4.4.5 Оптимизация C-плоскости с использованием расширения секции, равного 13
Расширение секции, равное 13, полезно для распределения PRB со скачкообразной сменой частоты внутри слота. Расширение секции, равное 13, передает список переменных размеров пар параметров, определяющих значение, которое будет использовано вместо startPrbc, и момент времени (номер символа), начиная с которого startPrbc будет заменяться.
Размер расширения секции меньше размера описания секции, поэтому он чаще используется в тех сценариях, где используется скачкообразная смена частоты внутри слота.
Расширение секции, равное 13, можно сочетать с другими расширениями секции. В таком случае частотные параметры, передаваемые описанием секции и всеми расширениями секции, следует интерпретировать так, как будто параметр startPrbc меняется в момент времени, указанный в параметрах расширения секции, равного 13.
4.4.6 Соединение по частоте и времени с приоритетами
Эта оптимизация использует метод соединения по частоте и времени с приоритетами, описанный в 4.3.1, и позволяет сократить количество описаний секций. Механизм связи с приоритетами позволяет четко описывать конфигурацию формирования луча, даже если описания секций накладываются друг на друга (т.е. относятся к одному RE), при условии, что они имеют разные приоритеты. Уменьшение размера сообщения достигается путем перемещения конфигурации формирования луча выбранных RE (например, RE, выделенных для опорных сигналов) в объединенное описание секции с более высоким приоритетом. Благодаря этому другие описания секции с более низким приоритетом можно упростить (например, информацию о распределении RE в PRB, передаваемые в reMask, можно упростить благодаря установки reMask для каждого из них) и объединить. Для объединения описаний секции требуется механизм связи, не использующий sectionId. Более высокий приоритет и более низкий приоритет являются относительными, например приоритет 0 выше приоритета -1.
Чтобы O-RU мог принять решение о формировании луча для RE с помощью обработки одного сообщения C-плоскости (функция объединения с помощью sectionId), O-DU должен обеспечить наличие описания секции, относящейся к RE с наивысшим приоритетом, в каждом сообщении, имеющем описание секции, относящееся к RE. Это может привести к дублированию подмножества описаний секции в нескольких сообщениях, но обеспечит точность конфигурации формирования луча. Наивысший приоритет является относительным, например, если на RE ссылается только одно описание секции с приоритетом -1, то это описание секции будет считаться описанием с наивысшим приоритетом.
Следующий пример упрощен (например, symbolMask и reMask имеют меньше битов, чем фактические поля в сообщении), чтобы продемонстрировать механизм оптимизации, а не реалистичный механизм распределения ресурсов.
Первоначальный набор описаний секции (при условии связи с помощью sectionId) приведен в таблице 71.
Первоначальный набор описаний секции
Оптимизированный набор описаний секции (значение sectionId фиксировано и несущественно) приведен в таблице 72.
Оптимизированный набор описаний секции
В оптимизированном наборе описаний секций 3, 4, 5 и 6 включают непрерывный набор символов и имеют приоритет 0 (по умолчанию). Они могут быть представлены без расширения секции типа 6.
Если оптимизированный набор описаний секции не помещается в одно сообщение, его можно разделить на несколько сообщений, как показано в таблицах 73 - 75. Невозможно разделить на несколько сообщений, чтобы продемонстрировать дублирование описаний секций с наивысшим приоритетом.
Сообщение 1 оптимизированного набора описаний секции
Сообщение 2 оптимизированного набора описаний секции
| Секция | Приоритет | symbolMask | startPrbc | numPrbc | reMask | beamId | Примечание |
|---|---|---|---|---|---|---|---|
| 1 | +1 | 1001000 | 0 | 12 | 001000 | 1 | Опорный сигнал |
| 2 | +1 | 1001000 | 0 | 12 | 000001 | 2 | Опорный сигнал |
| 3 | 0 | 1111110 | 8 | 4 | 111111 | 300 | UE3 |
Описания секций 1 и 2 в сообщении 2 дублируются, поскольку эти описания имеют наивысший приоритет и относятся к RE, на которые ссылаются описания секций в данном сообщении (в данном случае описание секции 3).
Сообщение 3 оптимизированного набора описаний секции
| № секции | приоритет | symbolMask | startPrbc | numPrbc | reMask | beamId | Примечание |
|---|---|---|---|---|---|---|---|
| 1 | 0 | 0000001 | 5 | 2 | 111111 | 3 | Специальный канал |
В сообщении 3 описание секции 1 представляет собой описание секции с наивысшим приоритетом, поэтому отсутствует необходимость дублировать описания секции с приоритетом +1. То есть в сообщении, содержащем ссылку на RE, содержится описание секции с наивысшим приоритетом, относящейся к этому RE.
Оптимизированный метод соединения по частоте и времени с приоритетами предназначен для выявления дубликатов описания секции с наивысшим приоритетом. Когда описания секции с наивысшим приоритетом дублируются, это может привести к многократной обработке дублированных секций O-RU, вследствие чего в зависимости от варианта реализации O-RU могут возникать ошибки и/или увеличение объема данных для обработки. Чтобы идентифицировать дубликаты, только когда работает «связь по частоте и времени с оптимизированными приоритетами», O-DU должен установить для каждой секции с наивысшим приоритетом уникальный идентификатор секции. Это позволяет O-RU идентифицировать повторяющуюся секцию с наивысшим приоритетом и совершать любые оптимизированные действия.
Пример оптимизированного набора описаний секции с добавлением столбца sectionId приведен в таблице 76. sectionId имеет фиксированное значение 4095 для секций с более низким приоритетом, тогда как секция с наивысшим приоритетом будет иметь уникальные значения sectionId в определенном диапазоне.
Оптимизированный набор описаний секции
Если описание секции не помещается в одно сообщение, сообщение делится на несколько сообщений с повторяющейся секцией с наивысшим приоритетом (см. таблицы 77 - 79).
Сообщение 1 оптимизированного набора описаний секции
В сообщении 1 секции с наивысшим приоритетом связаны с уникальными идентификаторами секций, которые должны идентифицироваться O-RU, когда в сообщениях C-плоскости дублируются секции с наивысшим приоритетом. Секции с приоритетом 0 по-прежнему получают значение sectionId 4095, поскольку они не могут дублироваться.
Сообщение 2 оптимизированного набора описаний секции
Дублированные описания секций в сообщениях 1 и 2 можно идентифицировать с помощью O-RU благодаря sectionId.
Сообщение 3 оптимизированного набора описаний секции
| Секция | sectionId | Приоритет | symbolMask | startPrbc | numPrbc | reMask | beamId | Примечание |
|---|---|---|---|---|---|---|---|---|
| 1 | 4095 | 0 | 0000001 | 5 | 2 | 111111 | 3 | Специальный канал |
4.4.7 Работа в U-плоскости без C-плоскости
O-RU может поддерживать работу U-плоскости без C-плоскости. Эта функция применима к тем каналам, для которых известно (как минимум, приблизительно) количество выделенных ресурсов (см. ниже) при активации eAxC (например, PRACH и SRS). Если эта функция включена для заданного eAxC с помощью M-плоскости, то C-плоскость не используется для предоставления управляющей информации. Вместо нее O-RU получает статическую управляющую информацию (сведения о выделенных ресурсах и конфигурация формирования луча задаются перед активацией) с помощью M-плоскости. Когда матричная несущая включена, O-RU регулирует работу U-плоскости согласно настройке через M-плоскость. Более подробная информация указана в 5.2.2.
Эта функция применима к каналам, при активации которых количество выделенных ресурсов известно лишь приблизительно (например, прием в канале SRS осуществляется периодически с известным интервалом даже при отсутствии пользовательского оборудования). В этом случае количество выделенных ресурсов, передаваемых через M-плоскость, обычно будет превышать количество фактически выделенных ресурсов. Например, можно настроить O-RU на прием IQ-данных канала в моменты, когда он доступен для выделения, не задавая меняющиеся во времени моменты его фактического выделения. Такие приближения обычно приводят к формированию дополнительного UL-трафика U-плоскости, связанного с ресурсными элементами, не выделенными в конкретный момент времени. Необходимо учитывать, что наличие DL-трафика выделения U-плоскости не предполагается.
Метод оптимизации C-плоскости несовместим с какими-либо расширениями секций, поскольку сообщения C-плоскости не применяются к выбранному eAxC.
5 Протокол U-плоскости
5.1 Общие положения
5.1.1 Передача U-плоскости
В качестве механизма инкапсуляции сообщений плоскости пользователя применяется eCPRI или IEEE 1914.3. Из-за предельно жестких ограничений на задержку, накладываемых на эти сообщения, считают, что подтверждения сообщений невозможны. Аналогично сообщения плоскости пользователя и плоскости управления могут передаваться по различным потокам данных.
5.1.2 Сжатие данных в U-плоскости
IQ-данные U-плоскости (как DL, так и UL), в том числе данные пользователя, PRACH и каналы управления могут передаваться в сжатом формате. Предусмотрено несколько методов сжатия, в том числе с использованием несжатого формата. Метод сжатия зависит от секции, но в каждой секции сообщения C-плоскости может быть только один метод сжатия. Аналогичным образом, битовая ширина IQ сжатых образцов меняется в зависимости от идентификатора секции, но постоянна для каждой секции одного сообщения C-плоскости. Методы сжатия блоков применяют к конкретным блокам физических ресурсов (БФР) (12 x количество элементов в БФР).
Также определен формат статической IQ и метод сжатия, при котором M-плоскость настраивает формат статической IQ (битовой ширины) и метод сжатия. В этом случае заголовок секции U-плоскости сокращается на 4 бита за счет уменьшения гибкости. Фактически существуют четыре набора форматов данных статического IQ и методов сжатия: LTE DL, LTE UL, NR DL и NR UL. Это позволяет гибко применять методы сжатия к статическому формату: например, сжатие модуляции к DL и другой метод сжатия к UL.
5.1.3 Цифровое масштабирование мощности
5.1.3.1 Определение мощности IQ в дБ FS
Уровень мощности IQ в дБ FS (децибелах полной шкалы) — логарифмическое представление уровня мощности образца IQ, передаваемого по цифровому интерфейсу. Уровень мощности IQ в дБ FS пропорционален I2 + Q2:
уровень мощности IQ [дБ FS] = = 10·log10(I2 + Q2) — 10·log10(FS) = 10·log10 (I2 + Q2) -
- 10·log10(FS0-2-FS_смещ),
где FS_смещ — параметр M-плоскости (значение 0 используется, если этот параметр не поддерживается O-RU или не задается O-DU), FS0 = max(I2) = max(Q2) = max(I2 + Q2) с максимальным из значений I, Q, представимых в формате данных IQ в сообщении U-плоскости. На фактические значения IQ в сообщении U-плоскости действует следующее ограничение:
I2 + Q2 <= FS = FS0·2-FS_смещ.
Для данных IQ частотной области максимальный уровень мощности, передаваемый одной поднесущей, равен 0 дБ FS. Минимальный ненулевой уровень мощности IQ зависит от разрешения интерфейса.
Для корректной обработки 0 дБ FS O-RU нормализует все получаемые значения DL в соответствии со своим внутренним представлением полной шкалы.
со сжатием 9-разрядной мантиссы в дополнительном коде + 4-разрядной экспоненты: min I = -256·215 = -223 \rightarrow FS0 = 246, FS = FS0 \rightarrow 2-FS_смещ = 246;
0 дБ FS \Leftrightarrow ср(I2 + Q2) = 246;
разрешение интерфейса \Leftrightarrow 1/246 \Leftrightarrow -138,47 дБ FS.
со сжатием 14-разрядной мантиссы в дополнительном коде + 4-разрядной экспоненты: min I = -213·215 = -228 \rightarrow FS0 = 246, FS = FS0·2-FS_смещ = 256-10 = 246.
0 дБ FS \Leftrightarrow ср(I2 + Q2) = 246;
разрешение интерфейса \Leftrightarrow 1/246 \Leftrightarrow -138,47 дБ FS.
5.1.3.2 Определение усиления интерфейса предварительной передачи
Усиление матрицы определяет отношение между уровнями тестового сигнала, регистрируемого на ее входе и выходе, которое также называется шкалой цифровой мощности. Усиление матрицы можно вычислить, зная усиление одного ее элемента и предполагая, что усиление всех элементов одинаковое. На рисунке 51 показано отношение усиления между цифровым интерфейсом и основной плоскостью RF к подразумеваемой антенне без потерь (т.е. потери при подключении антенны считают компонентой усиления по направлению как DL, так и UL).
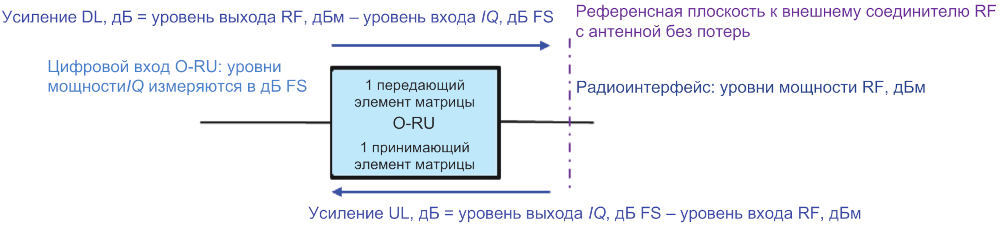
Рисунок 51 — Усиление DL и UL в интерфейсе предварительной передачи
Усиление DL и UL, дБ, описываются следующими отношениями:
усиление DL, дБ = уровень выхода RF, дБм — уровень входа IQ, дБ FS,
усиление UL, дБ = уровень выхода IQ, дБ FS — уровень входа RF, дБм,
где «уровень выхода RF, дБм» и «уровень входа RF, дБм» — уровень сигнала RF, дБм, на базовой плоскости по отношению к подразумеваемой антенне без потерь, если она интегрирована в O-RU, или на TAB-соединителе в противном случае. Среднеквадратичную выходную мощность, дБм, измеряют в расчете на элемент матрицы как суммарную излучаемую мощность, т.е. без учета усиления направленности антенны. Среднеквадратичную входную мощность, дБм, измеряют в расчете на элемент матрицы после включения усиления направленности антенны. Следует иметь в виду, что усиление направленности антенны равно направленности элемента матрицы + 10·log10 (количество элементов). Таким образом, при оценке усиления элемента матрицы направленность антенны уменьшается до направленности элемента матрицы.
«Уровень входа IQ, дБ FS» и «уровень выхода IQ, дБ FS» нормализованы по 10·log10(cp.(I2 + Q2)) так, что 0 дБ FS — максимальный номинальный (среднеквадратичный) уровень мощности, достижимый при постоянном сигнале IQ с произвольной фазой (т.е. в частотной области — постоянном во времени сигнале IQ для одной поднесущей).
O-RU, которые поддерживают формирование луча, усиление DL и UL элемента матрицы, может зависеть от уровня усиления используемого веса луча, который способен динамически изменяться в ходе работы. Эту зависимость от формы луча необходимо исключать при описании настраиваемого или заявленного усиления (как возможность O-RU).
Для точного определения усиления DL и UL поставщик O-RU должен установить соответствующие входные тестовые сигналы (например, CW-сигнал в центре несущей или тестовые/эталонные сигналы, заданные 3GPP; для усиления DL — с целью проверки точности максимальной выходной мощности, а для усиления UL — с целью проверки абсолютной точности мощности принимаемых помех). На рисунке 52 изображена схема усиления DL. Для каждой матрицы передачи O-RU сообщает максимальное настраиваемое усиление DL одного элемента (либо номинальную мощность в расчете на один элемент матрицы передачи с привязкой к 0 дБ FS). O-DU также настраивает через M-плоскость усиление DL, используемое элементом матрицы передачи для конкретной конфигурации несущей.
Значения максимального настраиваемого усиления DL и заданного усиления DL предполагают:
- отсутствие потерь/усиления мощности из-за весов формирования лучей;
- возможность выделения всей доступной мощности DL одному RE в одной eAxC (если задана оптимизация динамического диапазона с помощью ненулевого значения параметра Reference_Level M-плоскости, то количество выделенной мощности DL, доступной одному RE, может быть меньше значения Reference_Level; см. 5.1.3.3).
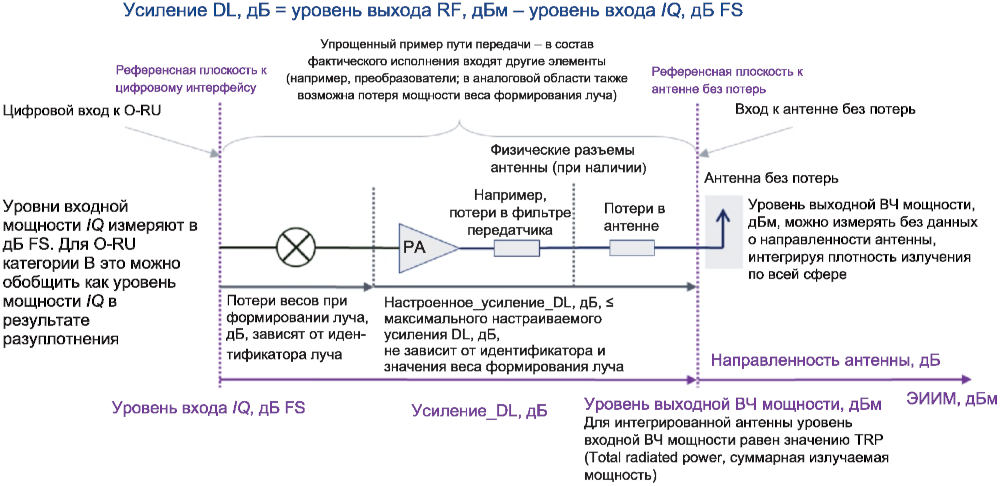
Рисунок 52 — Сведения об усилении DL
На рисунке 53 изображена схема усиления UL. Для каждой принимающей матрицы O-RU сообщает диапазон коррекции усиления UL, дБ, для одного элемента матрицы (применяется ко всем элементам). Диапазон коррекции усиления является знаковым числом, имеет максимальное и минимальное значения и шаг. O-DU также настраивает через M-плоскость значение коррекции усиления, которое применяется для вклада сигнала, принимаемого элементом матрицы, к данным IQ в eAxC (для обеспечения обратной совместимости в качестве этого значения задается сумма коррекций общего усиления, применимых к eAxCs конкретной матричной несущей, и индивидуальных коррекций усиления каждой eAxC). Затем O-RU может настроить внутреннее усиление UL элемента принимающей матрицы для этой несущей (элемента несущей принимающей матрицы), если применяется статический метод сжатия IQ. При использовании динамического метода сжатия внутреннее усиление O-RU динамически меняется в зависимости от информации о сжатии, поступающей по C-плоскости в реальном времени.
Значения настроенного усиления в канале UL предполагают отсутствие потерь/усиления мощности из-за весов формирования лучей.
В процессе настройки несущей O-RU необходимо задавать усиление DL элемента несущей матрицы передачи. Усиление DL элемента несущей принимающей матрицы (т.е. элемента, который обслуживает несущую, настроенную на соответствующей принимающей матрице) задается O-DU через M-плоскость путем привязки базового уровня, дБ FS (см. 5.1.3.3), передаваемого по любой поднесущей несущей цифрового интерфейса, к максимальной среднеквадратичной мощности, которую элемент несущей передающей матрицы должен выводить в порт подразумеваемой антенны без потерь (т.е. с учетом всех потерь при подключении). При использовании одной несущей настроенное усиление DL применяется к этой несущей. При использовании нескольких несущих настроенное усиление DL должно быть меньше в зависимости от количества несущих и их пропускных способностей. O-DU отвечает за уменьшение уровня сигналов интерфейса и/или задание значений усиления несущей передающей матрицы во избежание насыщения в O-RU при использовании одной или нескольких несущих.
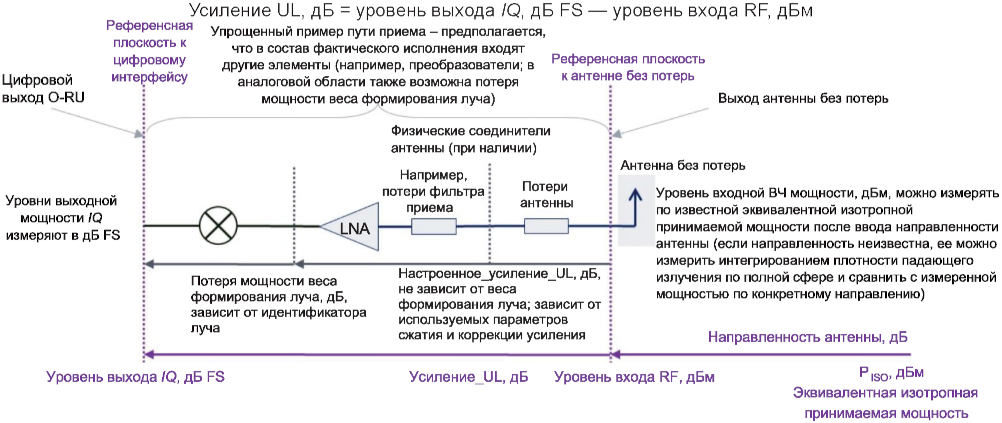
Рисунок 53 — Схема усиления UL
Настроенное усиление DL, дБ, ~<= максимальная мощность передачи на один элемент матрицы, дБм, — основной уровень, дБ FS, относящийся к каждому отдельному пространственному потоку, обслуживаемому этим элементом несущей передающей матрицы.
1 Максимальное настроенное усиление DL несущей передающей матрицы эквивалентно привязке сигнала 0 дБ FS, передаваемого по любой поднесущей (несущей) через цифровой интерфейс, к требуемой максимальной среднеквадратичной выходной мощности элемента несущей передающей матрицы плюс + 10·log10 (количество элементов матрицы) — базовый уровень, дБ FS.
2 Для O-RU категории A среднеквадратичная выходная мощность передающей матрицы измеряется на одной поляризации.
3 Для O-RU категории B среднеквадратичная выходная мощность передающей матрицы должна измеряться на всех поляризациях, участвующих в соответствующих операциях предварительного кодирования.
4 Настроенное усиление DL, дБ, = целевая мощность несущей передачи на один элемент матрицы, дБм, — базовый уровень, дБ, где целевая мощность несущей передачи на один элемент матрицы не превышает максимальную мощность несущей передачи на один элемент матрицы.
Усиление UL или масштабирование элемента несущей принимающей матрицы (т.е. элемента принимающей матрицы, обслуживающего соответствующую eAxC, настроенную на соответствующей принимающей матрице) определяется путем привязки -152 дБм на порте подразумеваемой антенны без потерь к минимальному уровню мощности, который образец IQ может передавать по цифровому интерфейсу [т.е. среднее (I2 + Q2) = 1] с учетом настроенного значения коррекции усиления и используемых параметров сжатия IQ; заданная коррекция усиления равна сумме коррекций усиления конкретных несущих передачи и eAxC. Для избежания насыщения через интерфейс при формировании луча на несущей передающей матрице максимальный уровень мощности, принимаемой элементом несущей принимающей матрицы через порт подразумеваемой антенны без потерь, эквивалентен 0 дБ FS -10·log10 (количество элементов матрицы). Настройка корректировки усиления позволяет изменять минимальный и максимальный уровни принимаемой мощности.
- усиление UL rx-eAxC равно усилению UL элемента несущей принимающей матрицы; считается, что вклады всех элементов принимающей матрицы в IQ в eAxC имеют одинаковое усиление;
- минимальный и максимальный допустимые уровни мощности, принимаемой rx-eAxC, масштабируются с коэффициентом +10·log10 (количество элементов матрицы) по отношению к соответствующим значениям элемента несущей принимающей матрицы (т.е. при приеме сигнала с одинаковыми уровнями от всех элементов принимающей матрицы уменьшение не выполняется, и все принимающие элементы имеют одинаковые проектные параметры). Если принимающая матрица включает в себя единственный элемент, коэффициент масштабирования равен единице. Этот принцип обусловлен необходимостью уменьшения (с учетом идентификатора луча) принимающей матрицы без ухудшения качества данных IQ, которые передаются по интерфейсу (т.е. в наихудшем случае сигнал принимается от единственного элемента принимающей матрицы);
- термин «порт антенны без потерь» подразумевает, что потери антенны входят в состав испытуемого модуля;
- -152 дБм считается минимальным уровнем, который можно измерить узкой поднесущей с частотой 1,25 кГц (т.е. CW-сигналом) для системы с уровнем эквивалентного шума 3 дБ без воздействия шума интерфейса (т.е. с порогом 20 дБ);
- настроенное усиление UL, дБ, = разрешение интерфейса, дБ FS, — (-152 дБм) + коррекция усиления, дБ; применимо к каждому принимаемому пространственному потоку (т.е. настроенное усиление UL задает O-RU, а не O-DU).
Усиление UL зависит от разрешения цифрового интерфейса, дБ FS, которое определяет минимальный применимый уровень. Разрешение интерфейса определяется методом сжатия, который может быть статическим или динамическим. По этой причине при применении нескольких методов сжатия к потокам данных, получаемым от элемента несущей принимающей матрицы, настроенное усиление должно соответствовать всем применяемым методам сжатия и значениям битовой ширины IQ.
Например, при использовании блочного алгоритма сжатия с плавающей запятой разрешение интерфейса определяют следующим образом:
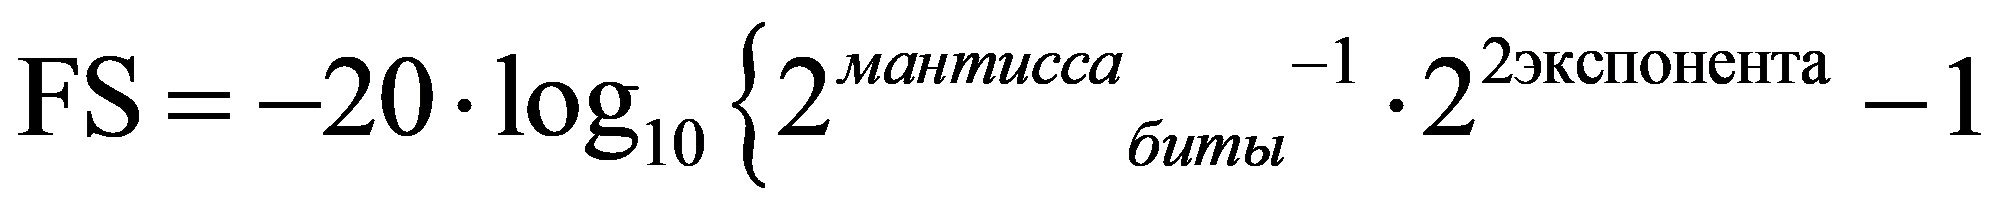 .
Коррекция усиления по умолчанию равна 0 дБ, а иные значения используют только при необходимости.
Коррекция усиления настраивается в виде одного значения для несущей принимающей матрицы и не меняется после активации несущей матрицы. O-RU применяет заданное значение коррекции усиления независимо от используемого метода сжатия.
Например, для принимающей матрицы с 10 элементами и коррекцией усиления 0 дБ:
9-битная мантисса в дополнительном коде + 4-битная экспонента \rightarrow Разрешение интерфейса = -138,5 дБ FS.
Усиление UL по умолчанию, дБ, = -138,5 дБ FS + 152 дБм + 0 дБ = 13,5 дБ.
Усиление UL и шкала мощности описаны в таблице 80.
Пример усиления UL и шкалы мощности для 10-элементной принимающей матрицы и блочного алгоритма сжатия с плавающей запятой с 9-битной мантиссой и 4-битной экспонентой
5.1.3.3 Рекомендации по бюджету мощности передатчика для O-RU категории A
В настоящем подпункте приведены рекомендации по бюджету мощности передатчика O-RU категории A. В целом необходимо предотвращать превышение максимальной среднеквадратичной мощности элемента передающей матрицы.
В настоящем подпункте ma,k — максимальная среднеквадратичная мощность, Вт, элемента k передающей матрицы a с K-элементами. Принимается, что все K-элементы матрицы имеют одинаковую максимальную среднеквадратичную мощность (т.е. для каждой матрицы a, а также для каждого значения k и k\prime ma,k = ma,k,). Для O-RU с передающей матрицей a максимальная среднеквадратичная мощность элемента этой матрицы указывается в параметре, доступном только для чтения. Это значение одинаково для всех элементов передающей матрицы a.
Примечание - Максимальная мощность, привязанная к 0 дБ FS, может быть указана в виде усиления.
Максимальную среднеквадратичную мощность матрицы можно получить из ma,k путем линейного масштабирования с количеством элементов K (т.е. ma = K — ma,k).
Пусть gc,a,k — усиление, дБ, заданное для несущей c элемента k передающей матрицы a. Считают, что настроенное усиление одинаково для всех элементов (т.е. для каждой несущей c каждой передающей матрицы a и каждого элемента k и k\prime gc,a,k = gc,a,k,). Таким образом, O-DU должен настраивать O-RU, указывая значение gc,a,k в параметре усиления несущей принимающей матрицы.
Суммарное усиление несущей c, обслуживаемой матрицей a, можно получить из настроенного усиления gc,a,k следующим образом: gc,a, дБ, = gc,a,k, дБ, + 10·log10(K).
Таким образом, мощность pc,a,k несущей c, обслуживаемой элементом k принимающей матрицы a, можно получить следующим образом: pc,a,k, дБм, = gc,a,k, дБ, + 0 дБ FS. В результате суммарную мощность pc,a несущей c передающей матрицы a вычисляют по формуле
pc,a, дБ, = pc,a,k, дБ, + 10·log10(K). (8)
Наконец, суммарную мощность pa,k, используемую на элементе k передающей матрицы a, которая обслуживает все настроенные несущие, вычисляют по формуле
p_{a,k} = 10 \cdot log_{10} \sum_{c} 10^{\frac{p_{c,a,k}}{10}} . (9)
Если элемент k является общим для нескольких передающих матриц, то O-DU должен обеспечивать соблюдение следующих ограничений настроенных усилений gc,a,k:
\sum_{a} \sum_{c} 10^{\frac{g_{c,a,k} + Reference_Level_{c}dBFS}{10}} \leq 1000 \cdot m_{k} ,
где m_{k} = m_{a}in(m_{a,k}) и Reference_Levelc — необязательный уровень нормализации IQ для конкретной несущей матрицы, который можно задавать через M-плоскость (значение 0 используется, если этот параметр не поддерживается O-RU или не задается O-DU). Индекс a охватывает каждую принимающую матрицу a, которая включает в себя элемент k и имеет настроенную несущую. Суммирование по несущей c охватывает все несущие c, заданные для принимающей матрицы a.
Примечание - В общем случае значения ma,k могут быть различными для различных значений принимающей матрицы a. Тем не менее принимающие матрицы, которые не входят в конкретную конфигурацию, не вносят вклада в вышеуказанное ограничение.
Для каждой настроенной несущей c принимающей матрицы a O-DU должен обеспечивать соблюдение следующего ограничения уровней входной мощности всех ресурсных элементов, используемых в eAxC:
\sum_{x} \sum_{n} 10^{\frac{|RE_{n,x,c,a}|^{2}}{10}} \leq 10^{\frac{Reference_Level_{c}}{10}} ,
10 \frac{|RE_{n,x,c,a}|^{2}}{10} \leq 1 ,
где |REn,x,c,a|2 представляет уровень входной мощности, дБ FS, RE n eAxC x несущей c, настроенной на принимающей матрице a. Суммирование по x охватывает все eAxC x несущей c, одновременно используемые в DL. Суммирование по n охватывает все RE eAxC x, одновременно используемые в DL.
Последнее ограничение связано с весами формирования лучей, которые обеспечивают практичность реализации бюджета мощности. Для каждого веса формирования луча wk,x (комплексное число), применяемого к элементу матрицы k и eAxC x, устройство, управляющее генерацией веса (O-DU или O-RU), должно обеспечивать соблюдение ограничения |wk,x|2 <= 1.
5.2 Базовые процедуры
5.2.1 Процедура передачи данных IQ
Настоящую процедуру (альтернативная процедура передачи данных IQ описана в 5.2.2) применяют для передачи образцов данных IQ частотной области между O-DU и O-RU. Данные передаются посимвольно в виде сообщений U-плоскости. Связанная с данными управляющая информация обычно передается в каждом слоте (или TTI для LTE) в отдельном потоке данных с собственным заголовком и инкапсулированной нагрузкой (сообщениями C-плоскости). Общая логическая схема передачи данных IQ и связанной с ними управляющей информации показана на рисунке 54.
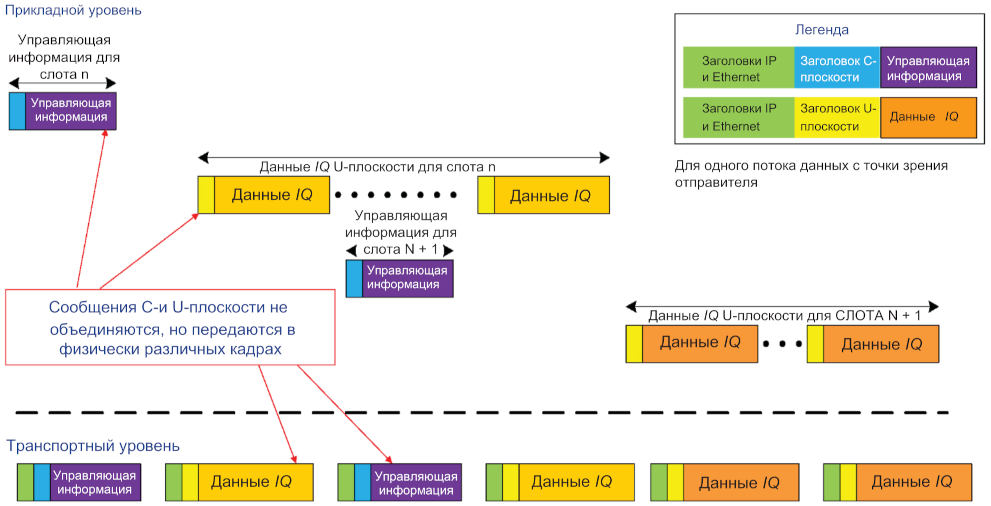
Рисунок 54 — Общая схема передачи данных IQ DL
В процедуре передачи IQ предусмотрены два типа сообщений:
- сообщение с информацией о планировании и командах формирования луча (управление данными);
- сообщение с образцами IQ частотной области.
Информация для управления данными упакована в сообщения одного потока данных (возможно, в несколько сообщений C-плоскости). Тем не менее управляющая информация для UL и DL передается раздельно (см. рисунок 55). На рисунке 55 показано, что за сообщениями C-плоскости для конкретного слота и одним или несколькими символами, передаваемыми между O-DU и O-RU, следуют данные U-плоскости этого слота и символы, передаваемые по одному. O-DU и O-RU отправляют сообщения U-плоскости в порядке следования символов, данные IQ которых они передают. O-DU отправляет сообщения C-плоскости и U-плоскости DL заранее (см. 2.4), чтобы у O-RU была возможность своевременно принять и обработать их. На рисунке 55 показана ситуация, в которой O-DU отправляет сообщение C-плоскости DL с описанием символов M, M+1, ..., № слота S между T1a_max_cp_dl и T1a_min_cp_dl до начала символа M DL (первого символа, описанного в сообщении). На рисунке 55 показано, что окончание временного окна приема сообщений C-плоскости DL, описывающих символы M, M+1, ..., № слота S (где M — первый символ, описываемый каждым из сообщений) наступает на Tcp_adv_dl раньше окончания временного окна приема сообщений U-плоскости DL с данными IQ символа M. O-RU отправляет, а O-DU получает сообщение U-плоскости DL в рамках окон передачи и приема, указанных в 2.4. Аналогично O-DU отправляет сообщения C-плоскости UL с описанием символов M, M+1, ..., № слота S между T1a_max_cp_ul и T1a_min_cp_ul до начала символа M UL (первого символа, описанного в сообщении). Окончание временного окна приема сообщений C-плоскости UL с описанием символов M, M+1, ..., N (где M — первый символ, описываемый в каждом из сообщений) наступает на T2a_min_cp_ul раньше начала символа M UL. O-RU отправляет, а O-DU принимает сообщение U-плоскости DL в рамках окон передачи и приема, указанных в 2.4. Для каналов, отличных от PRACH, O-RU отправляет сообщение U-плоскости UL с данными IQ символа M между Ta3_min и Ta3_max после приема первого радиоинтерфейсного образца символа M UL (это соответствует началу циклического префикса). Для каналов PRACH O-RU отправляет сообщение U-плоскости UL с данными IQ повторяющейся части последовательности PRACH между Ta3_min и Ta3_max после приема первого радиоинтерфейсного образца, необходимого для генерации данных IQ в сообщении [это соответствует началу интервала стробирования быстрого преобразования Фурье (БПФ)].
На рисунке 55 показано наличие определенного интервала времени с момента получения O-RU сообщений C-плоскости для символа до возникновения у O-RU необходимости обработать данные U-плоскости для этого символа. В частности, в DL имеется период времени Tcp_adv_dl, который дает O-RU несколько микросекунд, например для обновления весов формирования луча перед обработкой данных DL, поступающих от O-DU. В UL имеется период времени t2a_min_cp_ul между получением O-RU сообщений C-плоскости, управляющих обработкой данных UL, и приемом сигналов UL антеннами O-RU. В сочетании с сетевыми задержками и другими задержками обработки эти временные интервалы приводят к замыканию цепи HARQ RAN и обеспечивают обратную связь при обработке радиоинтерфейса.
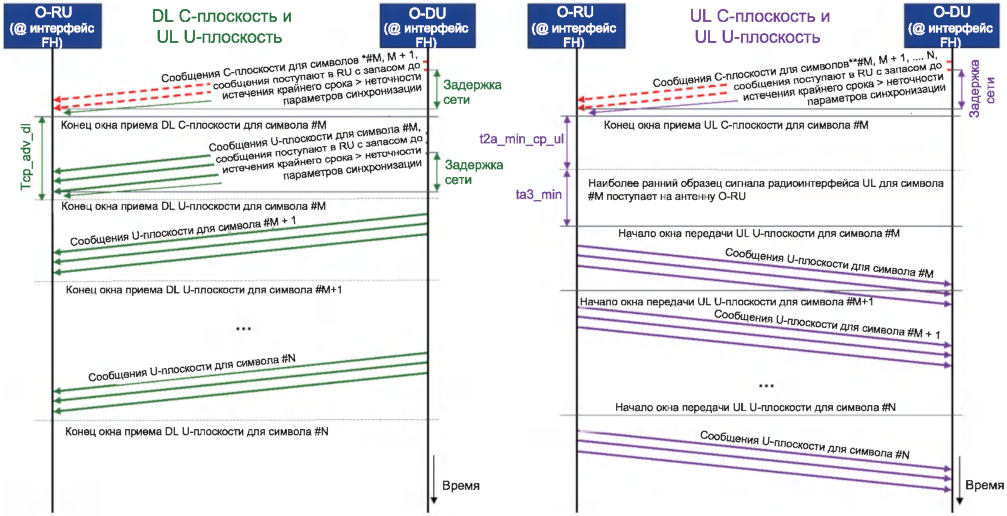
Рисунок 55 — Процедура передачи сообщения C- и U-плоскости (с изображенными DL и UL)
Независимо от уровня сжатия размер пакета данных плоскости пользователя может превышать максимальный (например, MTU 1500 байт для обычных, не Jumbo-кадров) даже при гранулярности в один символ. По этой причине данные IQ для каждого символа могут передаваться в нескольких пакетах.
Сообщения плоскости пользователя отправляются в виде ресурсных блоков (PRB), и данные каждого такого блока начинаются на границе байта. Если из-за используемой битовой ширины IQ естественный конец данных в PRB не совпадает с границей байта, пространство между ними заполняется нулевыми битами.
Данные PRACH обрабатываются так, чтобы упаковка RE осуществлялась в блоки по 12 шт. аналогично PRB с данными. В конец каждого 12-элементного блока добавляются нулевые биты так, чтобы его граница совпадала с границей байта. Если количество RE в данных PRACH не кратно 12 (например, 839), в последний блок добавляются RE с нулевыми значениями так, чтобы количество RE в нем стало равно 12, а затем при необходимости добавляются нулевые биты для достижения границы байта.
5.2.2 Процедура передачи данных IQ без C-плоскости
Эта процедура используется для передачи образцов данных IQ частотной области между O-DU и O-RU без управления со стороны C-плоскости. С точки зрения передачи данных IQ такая процедура соответствует правилам, описанным в 5.2.1, с одним исключением: связанная с данными управляющая информация для выбранных eAxC не передается в сообщениях C-плоскости, а настраивается в M-плоскости. Этот метод применяется к каналам с прогнозируемым планированием (таким, как PRACH и SRS), которые не требуют изменения управляющей информации, связанной с данными, в реальном времени.
Эту процедуру применяют к eAxC, которые выделены для приема подмножества восходящих сигналов и каналов, в том числе PRACH и SRS (см. 5.3.5.3 и 5.3.5.4):
- O-DU передает O-RU управляющую информацию, связанную с данными (в том числе настройки планирования и формирования луча), через M-плоскость и активирует eAxC. Сообщения C-плоскости для этого eAxC не отправляются;
- O-RU периодически принимает радиосигнал по каналу UL по заданному расписанию и отправляет сообщения U-плоскости с данными IQ частотной области (как в 5.2.1). Значения полей заголовков сообщения U-плоскости и заголовков раздела данных извлекаются из параметров, заданных через M-плоскость по правилам, описанным в [7].
Дополнительная информация о параметрах планирования, формирования луча и правилах их связывания с сообщениями U-плоскости указана в спецификации M-плоскости.
5.3 Элементы протокола U-плоскости
5.3.1 Общие положения
Сообщения U-плоскости инкапсулируются с помощью двухуровневых заголовков. Первый уровень состоит из общего заголовка eCPRI или IEEE 1914.3 с полями, определяющими тип сообщения, а второй уровень является прикладным и включает в себя поля, необходимые для управления и синхронизации. Когда опциональный прямой порядок байтов выбран через M-плоскость, поля iSample/qSample должны использовать прямой порядок байтов для передачи комплексных чисел.
5.3.2 Данные DL/UL
Общий формат кадра применен в сообщениях U-плоскости, состоящих из транспортного и прикладного уровней. Прикладной уровень находится внутри нагрузки транспортного уровня и включает в себя общий заголовок для отсчета времени, за которым следуют информация и параметры, специфичные для используемого типа раздела. Данные нескольких разделов с одинаковыми значениями могут быть расположены в нагрузке последовательно. Для минимизации частоты передачи пакетов через интерфейс передатчик должен заполнять сообщения максимально возможным количеством дополнительных разделов. Тем не менее данные разделов различных типов необходимо отправлять в отдельных сообщениях (т.е. не включать их в одну нагрузку сообщения U-плоскости). Кроме того, при необходимости следует добавлять биты вставки в конец разделов после (возможно, сжатых) данных образца IQ для выравнивания по границе байта. Если sReSMask отсутствует в поле udCompParam ресурсного блока, то через интерфейс отправляются 12 RE. Если некоторые RE должны быть пустыми, то в любом случае необходимо отправлять какие-либо данные (возможно, нулевые), поскольку анализатор данных U-плоскости предполагает, что ресурсный блок содержит ровно 12 комплексных значений RE:
а) транспортный уровень (см. 3.1.3);
в) поля типа раздела 0 (используются для указания интервалов простоя и защитных интервалов при взаимодействии между O-DU и O-RU).
С типом раздела 0 не связано ни одно сообщение U-плоскости;
г) поля типа раздела 1 (используются в большинстве нисходящих и восходящих физических радиоканалов):
- dataDirection (направление данных (gNB Tx/Rx)): 1 бит,
- payloadVersion (версия полезной нагрузки): 3 бита. Должно быть установлено значение, равное 1 (1-я версия протокола для полезной нагрузки и формата указания времени);
- filterIndex (индекс фильтра): 4 бита,
- frameId (идентификатор кадра): 8 бит,
- subframeId (идентификатор подкадра): 4 бита,
- slotID (идентификатор слота): 6 бит,
- symbolId (идентификатор символа): 6 бит;
- sectionID (идентификатор раздела): 12 бит,
- rb (идентификатор ресурсного блока): 1 бит,
- поле symInc (команда пошагового увеличения номера символа): 1 бит,
- startPrbu (начальный PRB раздела плоскости пользователя): 10 бит,
- numPrbu (количество смежных PRB раздела данных): 8 бит,
- udCompHdr (заголовок сжатия пользовательских данных, присутствует не всегда): 8 бит,
- reserved (для применения в дальнейшем присутствует только вместе с udCompHdr): 1 байт,
- udCompLen (длина поля PRB, присутствует не всегда): 16 бит;
- udCompParam (параметр сжатия данных пользователя): 0, 8 или 16 бит,
- iSample (синфазный образец): 1 — 16 бит,
- qSample (квадратурный образец): 1 — 16 бит;
д) поля типа раздела 3 (используемые в каналах PRACH и каналах со смешанной нумерологией).
Примечание - Сообщение типа раздела 1 также можно использовать в канале PRACH. В этом случае обработка UL U-плоскости должна быть выполнена по таким же правилам, как и обработка канала, отличного от PRACH, в O-RU.
Поля заголовка синхронизации, заголовка раздела и PRB совпадают с полями типа раздела 1;
е) поля типа раздела 5 (используемые для параметров планирования UE).
Поля заголовка синхронизации, заголовка раздела и PRB совпадают с полями типа раздела 1;
ж) поля типа раздела 6 (используются для отправки информации о канале для определенного идентификатора UE).
С типом раздела 6 не связано ни одно сообщение U-плоскости.
Формат кадра данных IQ приведен в таблице 81.
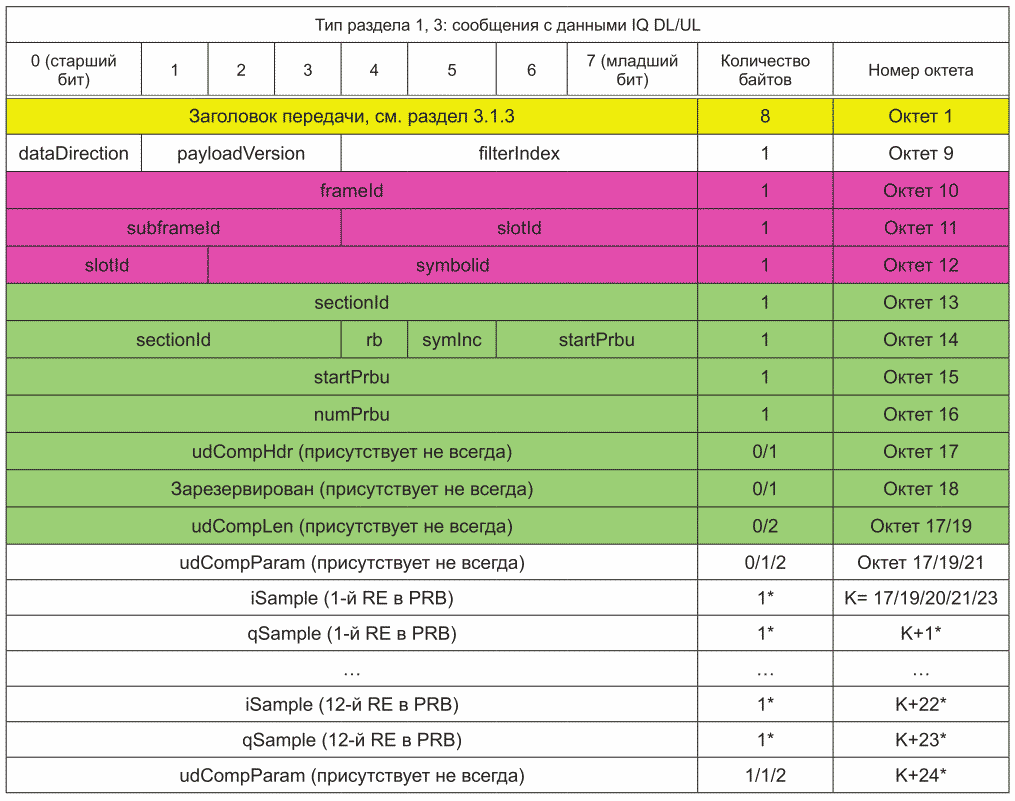
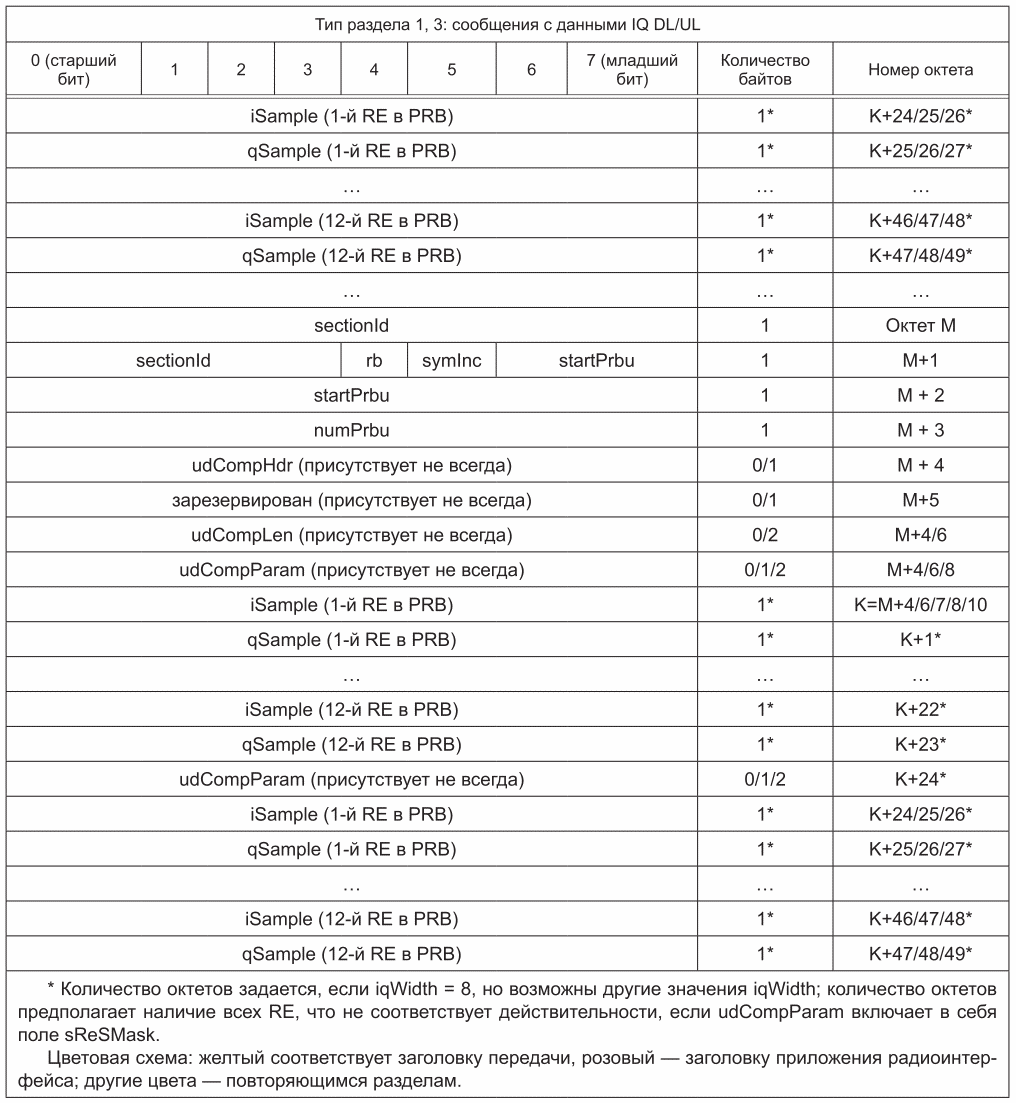
5.3.3 Кодирование данных UL/DL информационных элементов
См. 3.1.3 для получения информации об информационных элементах заголовка передачи.
5.3.3.1 dataDirection [направление данных (gNB Tx/Rx)]
См. 4.3.4.1.
5.3.3.2 payloadVersion (версия полезной нагрузки)
См. 4.3.4.2.
5.3.3.3 filterIndex (индекс фильтра)
См. 4.3.4.3.
5.3.3.4 frameId (идентификатор кадра)
См. 4.3.4.4.
Значение frameId в сообщении U-плоскости должно соответствовать значению frameId в определенном сообщении C-плоскости.
5.3.3.5 subframeId (идентификатор подкадра)
См. 4.3.4.5.
Значение subframeId в сообщении U-плоскости должно соответствовать значению subframeId в определенном сообщении C-плоскости.
5.3.3.6 slotId (идентификатор слота)
См. 4.3.4.6.
Значение slotId в сообщении U-плоскости должно соответствовать значению slotId в определенном сообщении C-плоскости.
5.3.3.7 symbolId (идентификатор символа)
Описание: этот параметр определяет номер символа внутри слота. Когда сообщение C-плоскости описывает один символ UL (или одно повторение в PRACH), значение параметра symbolId в сообщении U-плоскости этого символа (или повторения PRACH) должно быть задано равным значению startSymbolId в сообщении C-плоскости. Если сообщение C-плоскости описывает несколько символов UL (или повторений PRACH), значение поля symbolId в сообщении U-плоскости для первого символа (или повторения PRACH) должно быть равно значению поля startSymbolId в сообщении C-плоскости. От этого значения отсчитывают значения полей symbolId в сообщении U-плоскости для последующих символов (или повторений PRACH).
Диапазон значений: {00 0000b — 11 1111b}
5.3.3.8 sectionId (идентификатор секции)
См. 4.3.5.1.
5.3.3.9 rb (индикатор ресурсного блока)
См. 4.3.5.2.
5.3.3.10 symInc (команда увеличения номера символа)
См. 4.3.5.3.
5.3.3.11 startPrbu (запуск PRB секции пользовательской плоскости)
Описание: этот параметр задает первый PRB раздела данных плоскости пользователя. Значения startPrbu и numPrbu должны предотвратить пересечение секций данных: один PRB может существовать только в одной секции данных для данного значения eAxC. Поскольку одному сообщению C-плоскости могут соответствовать несколько сообщений U-плоскости, то необходимо определять, в каком PRB находятся нужные данные IQ.
Примечание - FreqOffset влияет на диапазон частот для определенного диапазона номеров PRB. Поэтому в правиле «не должны пересекаться» должно быть учтено значение freqOffset.
Диапазон значений: {00 0000 0000b — 11 1111 1111b}.
5.3.3.12 numPrbu (количество PRB на секцию плоскости пользователя)
Описание: этот параметр определяет PRB, к которым относится раздел данных плоскости пользователя. Значения startPrbu и numPrbu должны предотвратить пересечение секций данных: один PRB может существовать только в одной секции данных для этого значения eAxC.
Диапазон значений: {0000 0001b — 1111 1111b, 0000 0000b = все PRB в указанном разносе поднесущих (SCS) и полосе пропускания несущей}.
Значение 0000 0000b зарезервировано для NR, в котором суммарное количество PRB может превышать 255; в иных случаях необходимо использовать ненулевое значение numPrbc. В этом случае отправляющий узел должен установить значение startPrbu равным нулю, а принимающий узел должен игнорировать любое полученное значение startPrbu и брать значение, равное нулю.
5.3.3.13 udCompHdr (заголовок сжатия пользовательских данных)
Описание: этот параметр определяет метод сжатия и битовую ширину IQ данных пользователя в разделе данных. Это значит, что как минимум в DL каждый раздел данных в принципе может иметь собственное значение udCompHdr (в UL C-плоскость передает O-RU инструкцию о том, как задавать параметр udCompHdr, и эта инструкция содержит в себе одно значение udCompHdr для всех разделов данных, указанных в сообщении C-плоскости). Это поле отсутствует в сообщениях U-плоскости, если статический формат IQ и метод сжатия заданы через M-плоскость. В этом случае для UL, DL, LTE и NR указывают один метод сжатия и одну битовую ширину IQ без включения иных служебных данных в сообщения U-плоскости.
Диапазон значений: {0000 0000b — 1111 1111b}.
| 0 (старший бит) | 1 | 2 | 3 | 4 | 5 | 6 | 7 (младший бит) | Количество октетов | Номер октета |
| udIqWidth <*> | udCompMeth <**> | 1 | Октет 1 | ||||||
| <*> См. таблицу 82. <**> См. таблицу 83. | |||||||||
Тип: целое число без знака (конкатенированные битовые поля).
5.3.3.14 reserved (зарезервировано для использования в дальнейшем)
Описание: этот параметр включает в себя 1 байт для использования впоследствии. Отправитель должен присваивать ему нулевое значение, а получатель — игнорировать. Это поле присутствует только при наличии поля udCompHdr и отсутствует, если статический формат IQ и метод сжатия настроены через M-плоскость.
Диапазон значений: {0000 0000b — 1111 1111b}, но необходимо задавать нулевое значение.
5.3.3.15 udCompParam (параметр сжатия пользовательских данных)
Описание: этот параметр применяется к любому методу сжатия PRB (который задается статически через M-плоскость или указывается в поле udCompHdr раздела данных с PRB).
Диапазон значений: {0000 0000b — 1111 1111b}.
Длина поля: 0 для значений udCompMeth 0000b и 0100b, 8 бит для значений udCompMeth 0001b, 0010b и 0011b, 16 бит для значений udCompMeth 0101b и 0110b; длина других значений udCompMeth может быть иной, но является целым числом байтов.
5.3.3.16 iSample (синфазный образец)
Описание: в этом параметре хранится значение синфазного образца.
Диапазон значений: {все нули — все единицы}.
5.3.3.17 qSample (квадратурный образец)
Описание: в этом параметре хранится значение квадратурного образца.
Диапазон значений: {все нули — все единицы}.
5.3.3.18 sReSMask (маска выборочной отправки RE)
Описание: этот параметр определяет маску использования IQ, если для сжатия применена схема «блокировка сжатия с плавающей запятой + выборочная отправка RE» или «сжатие модуляции + выборочная отправка RE». Образцы IQ в соответствующем PRB, которые включаются в сообщение U-плоскости, указаны в маске с помощью битового значения 1b; образцы IQ, которые включаются в сообщение U-плоскости, — с помощью битового значения 0b. Обозначение образцов IQ 1-й, 2-й ... соответствует порядку, приведенному в таблице 81. Старший бит в этой маске определен как бит 12-го RE.
Диапазон значений: {rrrr 0000 0000 0000b — rrrr 1111 1111 1111b}.
| 0 (старший бит) | 1 | 2 | 3 | 4 | 5 | 6 | 7 (младший бит) | Количество октетов | Номер октета |
| Зарезервирован (все биты нулевые) | 12-й | 11-й | 10-й | 9-й | 1 | Октет 1 | |||
| 8-й | 7-й | 6-й | 5-й | 4-й | 3-й | 2-й | 1-й | 1 | Октет 2 |
5.3.3.19 udCompLen (длина поля PRB)
Описание: этот параметр определяет суммарное количество октетов, включая заполнения, в полях PRB до конца текущего раздела. Максимальная поддерживаемая длина поля PRB равна 216-1, однако фактический размер может быть дополнительно ограничен максимальным размером нагрузки используемой сети передачи. Это поле присутствует только в следующих методах сжатия:
- udCompMeth 0101b = BFP + выборочная отправка RE;
- udCompMeth 0110b = сжатие модуляции + выборочная отправка RE.
Диапазон значений: {0000 0000 0000 0010b — 1111 1111 1111 1111b}, {0000 0000 0000 0000b, 0000 0000 0000 0001b} — зарезервировано.
Примечание - Если O-RU объявляет о поддержке поля udCompLen, то оно должно быть включено в состав сообщения U-плоскости (DL и UL). Если O-RU не объявляет о поддержке этого поля, то оно не должно включаться в состав сообщения U-плоскости.
5.3.4 Предварительное кодирование данных DL
Расширение, представленное в разделе 3, используется в C-плоскости, а соответствующее значение sectionID — в U-плоскости. O-RU должен знать, что для данного расширения ему необходимо считать 12 RE с опорными сигналами CRS в PRB. O-RU должен уметь анализировать поля crsShift и crsReMask для правильной привязки RE CRS к каждому порту антенны.
Пример предварительного кодирования данных DL приведен в таблице 84.
Пример предварительного кодирования данных DL
| Пример C-плоскости. Параметры и обозначения предварительного кодирования DL (расширение раздела 3) | O-RU Outcome | ||||
| \cdot Section ext = 3 \cdot txScheme = 'txD' \cdot codeBookIndex = '00000000' (не используется) \cdot numLayer = 4 \cdot layerId = '0000' (TxD) \cdot crsReMask = 001001001001 (старший бит.. младший бит) \cdot crsSymNum = 0000 \cdot crsShift = 0 \cdot beamIdAP1 \cdot beamIdAP2 \cdot beamIdAP3 | Порты CRS привязываются к позициям RE в соответствии с битовыми позициями numLayers, crsShift, crsSymNum и crsReMask; остальные оставляются пустыми. | ||||
| CRS (4 уровень) | Если crsSymNum | Битовая позиция crsReMask | |||
| (crs_Ant0) | 0 | {0,6} + vShift | |||
| (crs_Ant1) | 0 | {3,9} + vShift | |||
5.3.5 Передача данных для особых случаев
5.3.5.1 Отображение и пакетирование сообщений данных
См. 5.3.2.
5.3.5.2 Передача данных восходящего канала
Передача данных IQ восходящего канала описана в 5.3.2. В частности, в каналах PRACH, SRS и других типовых каналах опорных сигналов используются те же методы пакетирования данных IQ частотной области, что и в каналах пользовательских данных (PDSCH, PUSCH) согласно процедуре передачи, описанной в 5.2.1. Передача данных IQ, связанных с PRACH и SRS, также может быть осуществлена в соответствии с 5.3.5.3 и 5.3.5.4.
5.3.5.3 Передача данных PRACH без C-плоскости
Передача данных IQ, связанных с PRACH, может быть осуществлена не только по общей процедуре передачи данных восходящего канала (см. 5.3.5.2), но и по процедуре передачи данных IQ без C-плоскости (см. 5.2.2). В этом случае параметры контроля приема сигнала и передачи сообщений U-плоскости предоставляются через M-плоскость. Параметры M-плоскости, правила отправки сообщений U-плоскости и интерпретации их полей описаны в спецификации M-плоскости.
5.3.5.4 Передача данных SRS без C-плоскости
Передача данных IQ, связанных с SRS, может быть осуществлена не только по общей процедуре передачи данных восходящего канала (см. 5.3.5.2), но и по процедуре передачи данных IQ без C-плоскости (см. 5.2.2). В этом случае параметры контроля приема сигнала и передачи сообщений U-плоскости предоставляются через M-плоскость.
5.4 Оптимизация U-плоскости
5.4.1 Связь по частоте и времени
Объединение описаний разделов C-плоскости с разделами данных U-плоскости через частоту и время обеспечивается режимом работы eAxC через M-плоскость. Оно позволяет оптимизировать размер сообщения U-плоскости благодаря объединению разделов данных, которые непрерывны по частоте и соответствуют одному символу. Размер сообщения уменьшается, поскольку объединенные разделы данных имеют общий заголовок с полями sectionId, rb, symInc, startPrbu, numPrbu и необязательным полем udCompHdr. Все разделы имеют одинаковое (предопределенное) значение sectionId, которое позволяет объединять их. При наличии поля udCompHdr объединение разделов данных возможно только в том случае, если его значение для всех разделов одинаковое. Особенности выделения ресурсов (например, неодинаковая частота или применение различных методов сжатия) могут ограничивать возможности объединения, однако размер результирующего сообщения U-плоскости не превышает его размер без объединения.
Этот метод оптимизации U-плоскости совместим со всеми типами разделов и их расширений. Следует иметь в виду, что неоднородность частоты конфигурации формирования луча в C-плоскости не подразумевает отсутствие непрерывности разделов данных в U-плоскости.
1 Допустим, что до объединения символ s имеет два раздела данных A и B, таких, что A.udCompHdr = B.udCompHdr, A.startPrbu < B.startPrbu и A.rb = B.rb = 0. Если B.startPrbu = A.startPrbu + A.numPrbu, то A и B можно объединить в раздел данных C, такой, что C.rb = 0, C.startPrbu = A.startPrbu, C.numPrbu = A.numPrbu + B.numPrbu.
2 Допустим, что до объединения символ s имеет два раздела данных A и B, таких, что A.udCompHdr = B.udCompHdr, A.startPrbu < B.startPrbu и A.rb = B.rb = 1. Если B.startPrbu = A.startPrbu + 2·A.numPrbu, то A и B можно объединить в раздел данных C, такой, что C.rb = 1, C.startPrbu = A.startPrbu, C.numPrbu = A.numPrbu + B.numPrbu.
3 Допустим, что до объединения символ s имеет два раздела данных A и B, таких, что A.udCompHdr = B.udCompHdr, A.startPrbu < B.startPrbu и A.rb = B.rb = 1. Если B.startPrbu = A.startPrbu + 1 и A.numPrbu = B.numPrbu, то A и B можно объединить в раздел данных C таким образом, что C.rb = 0, C.startPrbu = A.startPrbu, C.numPrbu = A.numPrbu + B.numPrbu.
Список приведенных выше примеров не является исчерпывающим.
6 Счетчики и ключевые показатели эффективности
В настоящем разделе описаны конкретные рекомендуемые счетчики производительности O-RAN CU-плоскости для интерфейса обработанного сигнала. В таблице 85 указан набор обязательных и необязательных счетчиков производительности O-RAN, реализуемых в O-RU или O-DU. Эти счетчики определяются с точки зрения интерфейсов Ethernet O-RU или O-DU и увеличиваются при наступлении событий, связанных с сообщениями eCPRI/IEEE 1914.3. Сообщение представляет собой полный eCPRI или сообщение IEEE 1914.3 с заголовком и нагрузкой. Если иное не указано в таблице 85, эти счетчики можно реализовать для учета количества событий с гранулярностью RU в конкретных потоках передачи или eAxC согласно спецификации M-плоскости обработанного сигнала. Счетчики сообщений C-плоскости eAxC для восходящих и нисходящих каналов необходимо реализовать по отдельности в соответствии с таблицей 85.
Рекомендуется увеличивать счетчики, указанные в таблице 85, только при условии, что сообщение находится в корректном (не содержащем ошибок) пакете уровня 2 или 3, т.е. если в пакете отсутствуют ошибки CRC уровня 2 или контрольной суммы уровня 3, его можно учитывать. Все счетчики, которые определены в настоящем стандарте, являются циклическими. Циклическими называются счетчики, которые после достижения максимального значения сбрасываются в ноль и продолжают работать. Эти счетчики беззнаковые. Они должны обеспечивать явный механизм возврата к минимальному/нулевому значению, т.е. сброса в процессе нормальной работы. Во избежание потери информации циклические счетчики необходимо считывать с достаточной регулярностью.
Указанные здесь счетчики относятся к передаче.
Определения счетчиков производительности O-RU и O-DU
| Имя счетчика | Размер, бит | Наличие | Определение счетчика |
| RXTOTAL | 64 | О | Суммарное количество полученных сообщений eCPRI или IEEE 1914.3 плоскости управления/пользователя. Этот счетчик подсчитывает все принятые корректные и некорректные сообщения (ранее он назывался Total_msgs_rcvd в O-RAN-WG4.CUS.0-v02.00) |
| RXONTIME | 64 | О | Количество входящих сообщений плоскости пользователя (ecpri типа 0), принятых в течение заданного интервала времени. Некоторые «принятые вовремя» сообщения могут быть повреждены или содержать неправильный порядковый номер, но этот счетчик должен учитывать их. Если принятое сообщение фрагментировано при передаче, его необходимо собрать перед проверкой времени получения |
| RXEARLY | 64 | О | Количество входящих сообщений плоскости пользователя, полученных до начала назначенного им временного интервала приема. Этот счетчик увеличивается как при последующей принятой обработке, так и при отбрасывании сообщения |
| RXLATE | 64 | О | Количество входящих сообщений плоскости пользователя, полученных после окончания назначенного им временного интервала приема. Этот счетчик увеличивается как при последующей пройденной обработке, так и при отбрасывании сообщения |
| RXSEQIDERR | 64 | Н | Количество своевременно принятых сообщений плоскости пользователя, в которых обнаружен некорректный порядковый идентификационный номер. При реализации этого счетчика с гранулярностью eAxC необходимо реализовать отдельные счетчики для восходящих и нисходящих каналов. Эта ошибка возникает, если поле ecpriSeqId не увеличивается в соответствии с 3.1.3. Если поддерживается фрагментация при передаче, необходимо проверять поля идентификатора последовательности и подпоследовательности; в противном случае достаточно проверять только поле идентификатора последовательности. Помимо обнаружения ошибок последовательности на передающем оборудовании этот счетчик может увеличиваться при отбрасывании пакетов до их приема принимающим устройством или невозможности приема пакетов, переупорядоченных сетью, из-за превышения пропускной способности принимающего устройства |
| RXONTIMEC | 64 | О | Количество входящих сообщений плоскости управления (ecpri типа 2), принятых в течение заданного интервала времени. Некоторые «принятые вовремя» сообщения могут быть повреждены или содержать неправильный порядковый номер, но этот счетчик должен учитывать их. При реализации данного счетчика с гранулярностью eAxC необходимо реализовать отдельные счетчики для восходящих и нисходящих каналов |
| RXEARLYC | 64 | О | Количество входящих сообщений плоскости управления, полученных до начала назначенного им временного интервала приема. При реализации этого счетчика с гранулярностью eAxC необходимо реализовать отдельные счетчики для восходящих и нисходящих каналов. Этот счетчик увеличивается как при последующей пройденной обработке, так и при отбрасывании сообщения |
| RXLATEC | 64 | О | Количество входящих сообщений плоскости управления, полученных после окончания назначенного им временного интервала приема. При реализации этого счетчика с гранулярностью eAxC необходимо реализовать отдельные счетчики для восходящих и нисходящих каналов. Этот счетчик увеличивается как при последующей пройденной обработке, так и при отбрасывании сообщения |
| RX SEQID ERR C | 64 | Н | Количество своевременно принятых сообщений плоскости управления, в которых обнаружен некорректный порядковый идентификационный номер. При реализации этого счетчика с гранулярностью eAxC необходимо реализовать отдельные счетчики для восходящих и нисходящих каналов. Этот счетчик увеличивается при тех же условиях, что rx_seqid_num_err, за исключением сообщений плоскости управления |
| RXCORRUPT | 64 | Н | Количество входящих своевременно полученных сообщений с правильным ecpriSeqId (порядковым номером), отбрасываемых конечным устройством из-за наличия в сообщении одной или нескольких ошибок протокола eCPRI/1914.3 или O-RAN. Гранулярность этого счетчика ограничивается O-RU или потоком передачи. |
| RXCORRUPT | 64 | Н | Ошибки протоколов имеют место в том случае, если поля, предусмотренные протоколами eCPRI/1914.3/ORAN, содержат недопустимые значения или указывают на неподдерживаемые функции. Примеры 1 Ненастроенный PcId или идентификатор раздела. 2 Недопустимое использование C-бита. 3 Ненастроенный или неподдерживаемый параметр udCompHdr. 4 Неподдерживаемое расширение раздела. 5 Некорректная информация в полях ecpriVersion и/или payloadVersion. 6 Значение поля ecpriMessage не равно 0, 2 или 5 |
| RXERRDROP | - | Н | Суммарное количество входящих сообщений, отбрасываемых принимающим O-RAN по любой причине |
| RX PKT DUPL | 64 | Н | Дублированный пакет. Этот счетчик устарел |
| TX TOTAL | 64 | О | Количество корректных исходящих сообщений плоскости управления/пользователя |
| TX TOTAL C | 64 | О | Количество корректных исходящих сообщений плоскости управления. Этот счетчик необходим, только если принимающее устройство поддерживает возможности LAA/LBT |
| Примечания 1 В таблице использованы следующие условные обозначения: О — обязательно; Н — необязательно. 2 Счетчик является обязательным, если он достаточно значим для обеспечения совместимости O-RU или O-DU с настоящим стандартом, и необязательным, если его не считают необходимым для соблюдения требований настоящего стандарта. | |||
7 Обязательные и необязательные требования
В настоящем разделе определено, какие требования настоящего стандарта являются обязательными, а какие — необязательными. В общем случае перечни обязательных и необязательных требований для O-DU и O-RU различаются: в O-DU обычно требуется реализовать больше обязательных требований для совместимости с O-RU, в которых эти требования необязательные. Например, поддержка нескольких методов сжатия может быть обязательной для O-DU, но для простоты исполнения O-RU может включать в себя только один обязательный метод сжатия (при этом поставщики могут расширять возможности своих O-RU, реализуя необязательные методы).
Каналы LTE и NR, поддерживаемые O-RAN, приведены в таблице 86.
Каналы LTE и NR, поддерживаемые O-RAN
В таблице 87 описаны необходимые возможности блоков O-DU и O-RU. Существуют три варианта требований:
- обязательное: требование, которое должно поддерживаться устройством, совместимым с O-RAN;
- условно-обязательное: требование, которое должно поддерживаться устройством, совместимым с O-RAN, однако в графе «Примечания» указаны условия, при которых это требование является обязательным;
- необязательное: требование, которое может не поддерживаться устройством, совместимым с O-RAN. Тем не менее, если устройство поддерживает такое требование, оно должно быть реализовано в соответствии со спецификациями O-RAN.
Обязательные и необязательные возможности O-RAN
| Категория | Функция O-DU или O-RU | Поддержка | Примечание | |
| O-DU | O-RU | |||
| Поддержка категории O-RU | Поддержка O-RU категории A (до 8 пространственных потоков) | О | Н/п | O-DU может поддерживать менее 8 пространственных потоков, но O-RU категории A должны поддерживать столько же пространственных потоков |
| Поддержка O-RU категории A (более 8 пространственных потоков) | Н | Н/п | - | |
| Поддержка O-RU категории B (предварительное кодирование в O-RU) | О | Н/п | - | |
| Формирование луча | По индексу луча | О | УО | Условие применяется к BF конкретных UE на всех O-RU с поддержкой BF; радиоустройству без поддержки BF передается нулевое значение beamId, если отправка сообщения C-плоскости с beamId в принципе выполняется (FFS) |
| Веса формирования луча реального времени | УО | УО | Условие для O-DU: обязательно только для O-DU, поддерживающих любые типы BF с обновлением весов формирования луча в реальном времени. Условие для O-RU: для любого O-RU, внутри которого используются массы формирования луча, возможность обновления массы в реальном времени с помощью сообщений в C-плоскости (с использованием «масс формирования луча в реальном времени») является обязательной | |
| Атрибуты формирования луча в реальном времени | Н | Н | Это считают невнутренним использованием весов BF | |
| Формирование луча | Данные реального времени о канале UE | Н | Н | Это считают внутренним использованием весов BF |
| Предопределенный наклон для формирования луча по индексу | Н | Н | - | |
| Поддержка калибровки антенны | Н | Н | - | |
| Информация об обнуляющем слое для формирования луча на основе ueId с использованием расширения секции типа 14 | Н | Н | - | |
| Индикация пользовательской группы портов для формирования луча по каналу UE с использованием расширения секции типа 17 | Н | Н | - | |
| Сохранение пропускной способности | Программируемый IQ со статической битовой шириной и фиксированной запятой | О | О | 16 бит обязательно; прочее — необязательно |
| С переменной битовой шириной в реальном времени | Н | Н | 16 бит обязательно; прочее — необязательно | |
| Сжатый IQ: | ||||
| - блочный алгоритм сжатия с плавающей запятой | УО | УО | 9, 12 и 14 бит, мантисса — обязательно; прочее — необязательно. Условие: если O-DU или O-RU поддерживает сжатие IQ, он должен поддерживать этот метод сжатия | |
| - сжатие масштабирования блока | Н | Н | 9- и 14-битный счетчик обязателен; прочее — необязательно | |
| Сохранение пропускной способности | - сжатие \mu - law | Н | Н | 9 и 14 бит, фиксированная ширина — обязательно; прочее и переменная ширина — необязательно |
| - сжатие модуляции | Н | Н | 4 бит, фиксированная ширина — обязательно; прочее и переменная ширина — необязательно | |
| - сжатие пространства луча | Н | Н | - | |
| - блокировка плавающего разделителя разрядов, переменная длина | Н | Н | 9, 12 и 14 бит, мантисса — обязательно; прочее — необязательно | |
| - сжатие модуляции, переменная длина | Н | Н | 4 бит, фиксированная ширина — обязательно; прочее и переменная ширина — необязательно | |
| - наличие udCompLen | УО | Н | Если O-RU заявляет о поддержке udCompLen, то этот параметр необходимо использовать, в ином случае он опускается (в сообщениях DL и UL в плоскости пользователя); это требование применимо только для блочного разделителя разрядов переменной длины или сжатия модуляции переменной длины | |
| Сохранение пропускной способности | Переменная битовая ширина на канал (на раздел данных) | Н | Н | - |
| Статическая конфигурация плоскости пользователя в формате IQ и заголовок сжатия | Н | Н | - | |
| Использование флага symInc для обеспечения возможности использования нескольких символов в плоскости управления | Н | Н | - | |
| Соединение через значение ID секции | О | О | - | |
| Соединение по частоте и времени | УО | УО | Если O-RU или O-DU поддерживает соединение по частоте и времени с заданными приоритетами, также должен поддерживаться этот параметр | |
| Соединение по частоте и времени с приоритетами | Н | Н | - | |
| Связь по частоте и времени с приоритетами (оптимизировано) | Н | Н | См. 4.3.1 и 4.4.6 | |
| Передача данных PRACH без C-плоскости | Н | Н | - | |
| Передача данных SRS без C-плоскости | Н | Н | - | |
| Экономия энергии | Гашение передачи | Н | Н | - |
| Синхронизация O-DU — O-RU | Предварительно заданный способ задержки транспорта | О | О | - |
| Метод измеренного транспорта (eCPRI Msg 5) | Н | Н | - | |
| Синхронизация | G.8275.1 | Н/П | УО | Все O-RUs должны поддерживать множественный профиль PTP G.8275.1, за исключением O-RU, направленных только на конфигурацию LLS-C4. Конечные приложения O-DU и O-RU в G.8275.1 могут также использовать вход PLFS. В конфигурации LLS-C1 обязательной является только выдача PLFS от O-DU, если того требует O-RU. В конфигурации LLS-C2 обязательной является выдача PLFS от O-DU. В LLS-C3/C4 O-DU не передает сигналы синхронизации в O-RU, поэтому выдача сигналов PLFS является необязательной |
| G.8275.2 | Н/п | Н | - | |
| Синхронизация на основе GNSS | Н/п | Н | - | |
| Функции транспорта | L2: Ethernet | О | О | - |
| L3: IPv4, IPv6 (плоскость CUS) | Н | Н | - | |
| QoS по обработанному сигналу | О | О | - | |
| Приоритизация различных видов трафика в плоскости пользователя | Н | Н | - | |
| Поддержка фреймов Jumbo Ethernet | Н | Н | - | |
| eCPRI | О | О | - | |
| Поддержка объединения eCPRI | Н | Н | - | |
| IEEE 1914.3 | Н | Н | - | |
| Фрагментация на уровне приложения | О | О | C-плоскость и U-плоскость | |
| Фрагментация слоя радиотранспорта | Н | Н | U-плоскость см. [перечисление ж) 3.1.3.2] | |
| Типы секций/расширения | Тип секции: 0 | Н | О | O-RU может игнорировать сообщение при затухании или если другая утилита секции типа 0 не поддерживается |
| Тип секции 1 | О | О | - | |
| Тип секции 3 | О | О | - | |
| Тип секции 5 | Н | Н | Зависит от формирования луча характеристик канала | |
| Тип секции 6 | Н | Н | Зависит от формирования луча характеристик канала | |
| Тип секции 7 | Н | Н | Зависит от LAA, что является необязательной возможностью | |
| Передача массы формирования луча с использованием расширения секции, равного 1 | УО | УО | Условие для O-DU: обязательно только для O-DU, рассчитанных на поддержку любого типа формирования луча с обновлением массы формирования луча в режиме реального времени. Условие для O-RU: для любого O-RU, внутри которого используются массы формирования луча, возможность обновления массы в реальном времени с помощью сообщений в C-плоскости (с использованием «масс формирования луча в реальном времени») является обязательной | |
| Передача атрибутов формирования луча с использованием расширения секции, равного 2 | Н | Н | Формирование луча на основе атрибутов является необязательным | |
| Конфигурация предварительного кодирования DL с использованием расширения секции, равного 3 | Н | Н | CAT B является обязательным параметром, но имеется возможность предварительного кодирования с использованием формирования луча, поэтому применение этого расширения является необязательным | |
| Сжатие модуляции параметры, использующие расширение секции, равное 4 | Н | Н | Сжатие модуляции является необязательным | |
| Сжатие модуляции параметры, использующие расширение секции, равное 5 | Н | Н | Сжатие модуляции является необязательным | |
| Распределение несмежных PRB с использованием расширения секции, равное 6 | Н | Н | Использованием несмежных PRB является необязательным | |
| Маскировка eAxC с использованием расширения секции, равное 7 | Н | Н | Использование маскировки eAxC является необязательным | |
| Предусмотреть параметры MMSE с использованием расширения секции, равного 8 | УО | УО | Зависит от формирования луча характеристик канала. Условие для O-DU: если и O-RU и O-DU поддерживают формирования луча характеристик канала, то в O-DU необходимо использовать расширение секции, равное 8, для передачи параметров MMSE. Условие для O-RU: если O-RU поддерживает формирование луча характеристик канала, то в O-RU необходимо обеспечить прием параметров MMSE расширения секции, равного 8 от O-DU | |
| Добавить индикатор LTE/NR с использованием расширения секции, равного 9 | Н | Н | Возможно DSS с использованием наложения носителей; DSS с применением данного расширения секции является необязательным | |
| Групповая настройка конфигурации нескольких портов с использованием расширения секции, равного 10 | Н | Н | Использование группировки нескольких портов (нескольких eAxC) является необязательным | |
| Гибкий вес формирования луча с использованием расширения секции, равного 11 | Н | Н | Использование секции расширения гибкого веса формирования луча является необязательным | |
| Распределение несмежных PRB с частотными диапазонами с использованием расширения секции, равного 12 | Н | Н | - | |
| Распределение PRB со скачкообразной сменой частоты с использованием расширения секции, равного 13 | Н | Н | - | |
| Информация об обнуляющем слое для формирования луча на основе ueId с использованием расширения секции, равного 14 | Н | Н | - | |
| Информация о смешанной нумерации для формирования луча на основе ueId с использованием расширения секции, равного 15 | Н | Н | - | |
| Картирование антенны при формировании луча на основе информации о канале UE с использованием расширения секции, равного 16 | Н | Н | Использование картирования антенны в информации канала UE на основе формирования луча UL является необязательным | |
| Описание индикации пользовательской группы портов с использованием расширения секции, равного 17 | Н | Н | - | |
| Прочие функции | LAA LBT O-DU Управление окном перегрузки | УО | УО | Обязательно только для O-DU и O-RU, поддерживающих LAA |
| LAA LBT O-RU Управление окном перегрузки | Н | Н | - | |
| Коррекция усиления UL по eAxC | Н | Н | См. 5.1.3.2 | |
| Регулировка опорного уровня DL | Н | Н | См. «Опорный уровень» в 5.1.3.3 | |
| Корректировка FS | Н | Н | См. «Компенсация FS» в 5.1.3 | |
| Примечания 1 В таблице использованы следующие условные обозначения: О — обязательно; Н — необязательно; УО — условно-обязательно; Н/п — неприменимо. 2 Если возможность «для конечной точки» задана как обязательная в O-RU, это означает, что по меньшей мере одна конечная точка должна поддерживать ее (минимальное значимое число для функций O-RU). 3 Для некоторых обязательных требований действительно обязательным является только подмножество из полного множества параметров. Для некоторых необязательных требований имеются значения параметров, которые необходимо поддерживать (если имеется необязательное требование), при этом могут поддерживаться и другие значения параметров, не являющиеся обязательными для этой необязательной функции. | ||||
8 Протокол S-плоскости
8.1 Общие положения
Синхронизация по времени и частоте может быть распределена по-разному в блоках O-DU and O-RU. Однако на точность синхронизации в основном влияет реализация (например, временная метка для интерфейсов, количество скачков), но не сама технология. Для сети Ethernet доступны следующие варианты синхронизации:
- частотная синхронизация при согласовании генераторов по частоте;
- фазовая синхронизация при согласовании генераторов по фазе;
- синхронизация по времени при согласовании генераторов по общему базовому времени.
Указанные выше параметры совместно определяют профиль сети, для чего требуется ряд функций и выбор опций для работы мостов и концевых станций. Более того, профиль также указывает требования к соответствию для поддержки оборудования и пользовательских приложений.
В настоящем стандарте рассматривается синхронизация по частоте, фазе и времени для всех элементов сети (блоки O-DU, промежуточные коммутаторы и блоки O-RU) для функций TDD и FDD, требующих особой погрешности TAE.
В настоящем стандарте рассмотрены макробазовые станции O-DU, но не малые соты, в которых O-DU и O-RU находятся в одной коробке и, следовательно, соединение для передачи обработанного сигнала не требуется.
8.2 Исходный уровень синхронизации
8.2.1 Модель генератора и топология синхронизации
8.2.1.1 Общие положения
Для учета различных требований на рынке необходимы различные топологии синхронизации O-RAN. Следующие четыре конфигурации топологии рассмотрены O-RAN как соответствующие требованиям. Для более простого рассмотрения настоящих требований использована метка конфигурации:
- конфигурация LLS-C1: распределение сетевой синхронизации от O-DU к O-RU с использованием топологии «точка — точка» между центральным и удаленным объектами;
- конфигурация LLS-C2: распределение сетевой синхронизации от O-DU к O-RU между центральными и удаленными объектами. В сети передачи обработанного сигнала допускается использование одного или нескольких коммутаторов Ethernet;
- конфигурация LLS-C3: распределение сетевой синхронизации от PRTC/T-GM к O-RU между центральными и удаленными объектами. В сети передачи обработанного сигнала допускается использование одного или нескольких коммутаторов Ethernet;
- конфигурация LLS-C4: локальный генератор PRTC (обычно приемник GNSS), обеспечивающий синхронизацию O-RU.
1 В настоящем стандарте рассмотрены только действующие документы и классы (PRTC/T-GM, T-BC, T-TC) по G.8271.1. Перспективные типы генераторов и классов, приведенные в новой редакции ITU-T G.8271.1, будут рассмотрены в следующей редакции стандарта.
2 Возможна синхронизация O-DU с помощью локальных или удаленных генераторов PRTC.
3.2.1.2 Конфигурация топологии LLS-C1 и LLS-C2. Синхронизация
Конфигурация LLS-C1 основана на топологии «точка — точка» между блоками O-DU и O-RU с использованием опции сетевой синхронизации. Как показано на приведенном рисунке 56, это, в целом, наиболее простая топология для варианта сетевой синхронизации, при которой блок O-DU напрямую осуществляет синхронизацию с блоком O-RU.
Конфигурация LLS-C2 аналогична LLS-C1, но блок O-DU используется в качестве главного блока для распределения сетевой синхронизации на блок O-RU. Между центральным объектом (где расположены блоки O-DU) и удаленными объектами (где расположены блоки O-RU) допускается использование одного или нескольких коммутаторов Ethernet. Допустимое количество коммутаторов на пути синхронизации ограничено погрешностью по частоте и времени для всех генераторов в цепочке.
При полной поддержке синхронизации и с учетом детальной разбивки бюджета допустимый предельный уровень шума в сети можно обеспечить за счет коммутаторов 2 T-BC класса B, как показано на рисунке 56. Если можно обеспечить требуемый общий уровень шума, то могут быть использованы дополнительные коммутаторы T-BC. Главное устройство синхронизации расположено в блоке O-DU. Более того, все коммутаторы обработанного сигнала функционируют как граничные телекоммуникационные генераторы в соответствии с ITU-T G.8273.2. Коммутатор T-TC могут применять вместо T-BC с теми же ожидаемыми эксплуатационными параметрами на основе G.8271.1.
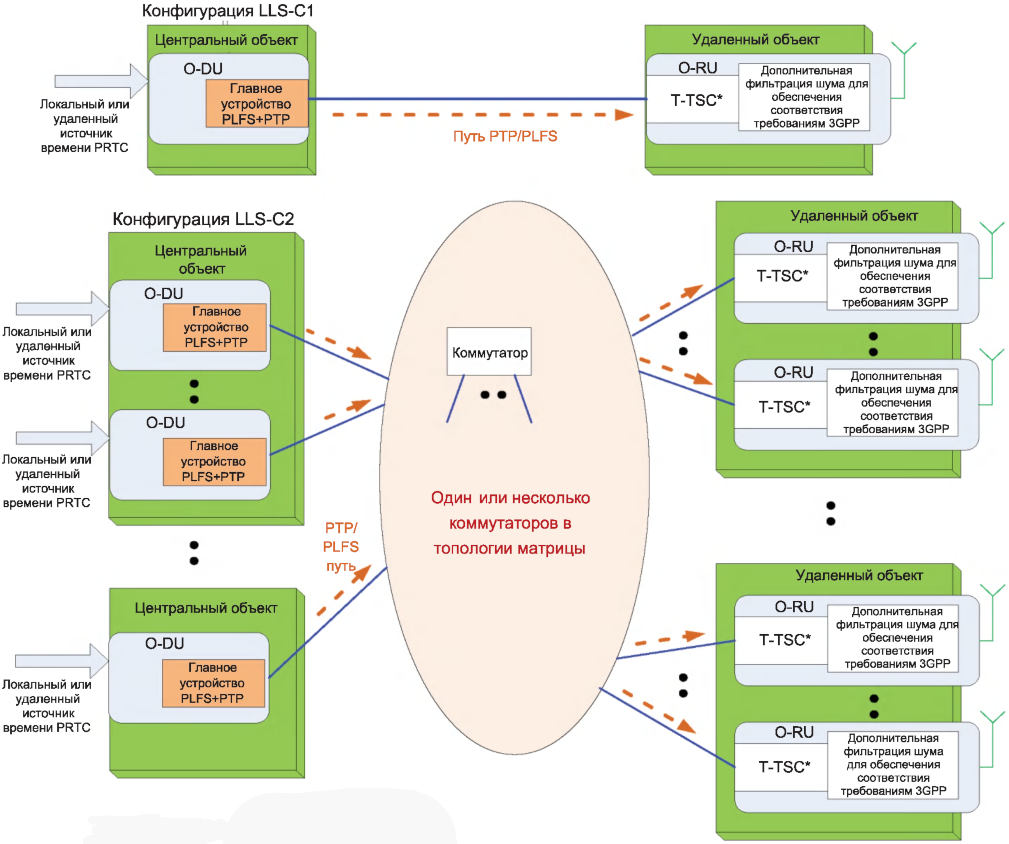
 |
- обработанный сигнал O-RAN; - радиоинтерфейс |
|---|
1 Рисунок представлен справочно и не дает указаний по развертыванию (например, количество коммутаторов в цепочке генераторов и топология матрицы).
2 Источник синхронизации O-DU: например, местный источник времени с возможностью отслеживания по генератору PRTC (GNSS) или передача от подчиненного устройства PTP к удаленному устройству PRTC/T-GM в восходящей сети.
Работа с сетью обработанного сигнала O-RAN (на основе полной поддержки синхронизации с телекоммуникационным профилем G.8275.1 для справки):
- O-DU: главное устройство PLFS+PTP;
- коммутатор: T-BC на основе G.8273.2;
- O-RU: настоящий T-TSC в составе блока O-RU является конечным прикладным модулем 3GPP, применяется приложение IV к G.8273.2. Требуется дополнительная фильтрация динамического шума интерфейса обработанного сигнала для обеспечения соответствия требованиям по точности частоты 3GPP.
Рисунок 56 — Синхронизация в конфигурациях LLS-C1 и LLS-C2
Блок O-DU действует как главное устройство синхронизации для интерфейса обработанного сигнала, однако существуют различные возможные дополнительные конфигурации на основе источника синхронизации O-DU. Если источник синхронизации O-DU — это локальный генератор PRTC (обычно приемник GNSS), он может действовать как T-GM или как специальный PLL с повышенной способностью к фильтрации дребезга и колебаний. Если источник синхронизации O-DU — это удаленный генератор PRTC, работающий по сети (обычно PTP с поддержкой PLFS или без нее, главное устройство которой может находиться в любом месте сети), O-DU действует как подчиненное устройство синхронизации с восходящей сетью. Возможны два дополнительных режима конфигурации:
- если в восходящей сети используется профиль PTP (обычно ITU-T G.8275.2) от обработанного сигнала (обычно ITU-T G.8275.1), то блок O-DU действует как генератор InterWorkingFunction для связи различных профилей в соответствии с определением в ITU-T G.8271.2;
- если в восходящей сети используется такой же профиль PTP, как для обработанного сигнала (обычно ITU-T G.8275.1), то блок O-DU может действовать как совмещенное главное и подчиненное устройство PTP с повышенной способностью к фильтрации дребезга и колебаний.
Примечание - Блок O-DU, действующий как генератор ITU-T G.8273.2 T-BC, не обеспечивает достаточной фильтрации колебаний, чтобы обеспечить предел в 15 ppb, и, следовательно, не входит в конфигурации LLS-C1/LLS-C2.
Если несколько блоков O-DU подключено к центральному объединяющему коммутатору с поддержкой T-BC в конфигурации LLS-C2, в цепочке генераторов может присутствовать только одно активное главное устройство. Один блок O-DU служит в качестве главного устройства для всех блоков O-RU, в том числе для блоков, управляемых другими блоками O-DUs в M-плоскости. Если требуется резервирование главного устройства, то в качестве резервного главного устройства будет использован другой блок O-DU.
Все блоки O-RU представляют собой одно из следующих устройств:
- конечное приложение, включающее подчиненный генератор O-RU в зависимости от приложения, которое может соответствовать G.8273.2 T-TSC по части бюджета TE, использует дополнительные требования для обеспечения соответствия радиоинтерфейса 3GPP T-TSC принимается по варианту 1 условий интерфейса IEEE 802.1CM;
- конечное приложение, связанное с внешним T-TSC по классу 2 условий интерфейса по IEEE 802.1CM. Этот случай может быть исключен O-RAN, поскольку O-RU обычно не обеспечивает отдельный интерфейс PPS/ToD для внешнего соединения T-TSC, при этом возможны некоторые проблемы с производительностью интерфейса распределения 1pps по сравнению с PTP по сети Ethernet.
8.2.1.3 Конфигурация топологии LLS-C3 Синхронизация
Конфигурация LLS-C3 аналогична LLS-C2, за исключением того, что распределение частоты и времени производится сетью обработанного сигнала (не блоком O-DU) (см. рисунок 57). Это означает, что в сети обработанного сигнала реализуются один или несколько PRTC/T-GM для распределения синхронизации по сети по направлению к O-DU и O-RU. Между центральным объектом (где расположены блоки O-DU) и удаленными объектами (где расположены блоки O-RU) допускается использование одного или нескольких коммутаторов Ethernet. Допустимое количество коммутаторов на пути синхронизации ограничено погрешностью по частоте и времени для всех генераторов в цепочке.
При полной поддержке временной синхронизации все коммутаторы Ethernet для обработанного сигнала функционируют как T-BC в соответствии с ITU-T G.8273.2. Коммутатор T-TC также может быть использован вместо T-BC с теми же ожидаемыми параметрами на основе G.8271.1.
Допускается поддержка частичной синхронизации с использованием других коммутаторов помимо T-BC. Для поддержки частичной синхронизации требуется профиль телекоммуникаций G.8275.2. Для аспектов эффективности и бюджетов, связанных с этим режимом, требуется дальнейшее исследование.
В отличие от конфигураций LLS-C1 и LLS-C2 блок O-DU в этой конфигурации не действует как главное устройство синхронизации по отношению к интерфейсу обработанного сигнала. Блок может выбирать собственную синхронизацию из локальных или удаленных генераторов PRTC, как в конфигурации LLS-C1/LLS-C2, но при этом также может выбирать одно главное устройство синхронизации для обработанного сигнала, например O-RU.
Один из возможных вариантов реализации конфигурации LLS-C3 заключается в наличии одного T-BC, сопоставимого с ITU-T G.8273.2, из цепочки блока O-DU.
Вне зависимости от того, участвует или не участвует блок O-DU в синхронизации блока O-RU, он должен соответствовать предельной погрешности по времени для управления латентностью в соответствии с 2.4.
Для O-RU применяют такие же положения, как и для конфигурации LLS-C1 и LLS-C2.
 |
- обработанный сигнал O-RAN; - радиоинтерфейс |
|---|
1 Рисунок представлен справочно и не дает указаний по развертыванию (например, количество коммутаторов в сети).
2 Источник синхронизации O-DU: например, местный источник времени с возможностью отслеживания по генератору PRTC (например, GNSS) или передача от подчиненного устройства PTP к удаленному устройству PRTC/T-GM в восходящей сети или сети обработанного сигнала.
3 Работа с сетью обработанного сигнала O-RAN (на основе полной поддержки синхронизации с телекоммуникационным профилем G.8275.1 для справки): O-DU: T-TSC на основе G.8273.2, если источник синхронизации — от сети обработанного сигнала.
4 Коммутатор: T-BC на основе G.8273.2.
5 O-RU: T-TSC: настоящий T-TSC в составе блока O-RU является конечным прикладным модулем 3GPP, применяется приложение IV к G.8273.2. Требуется дополнительная фильтрация шума для фильтрации динамического шума интерфейса обработанного сигнала для обеспечения соответствия требованиям по точности частоты 3GPP.
6 Коммутатор T-TC может использоваться вместо T-BC с теми же ожидаемыми эксплуатационными параметрами на основе G.8271.1.
7 Допускается поддержка частичной синхронизации с использованием других коммутаторов, кроме T-BC. Для поддержки частичной синхронизации требуется профиль телекоммуникаций G.8275.2.
Рисунок 57 — Синхронизация в конфигурации LLS-C3
Для PRTC/T-GM (по выбору оператора при развертывании) действуют следующие положения:
- генератор PRTC (обычно приемник GNSS) может быть встроен во внешний блок T-GM, подключенный к любому блоку T-BC, или в виде встроенной функции в T-BC в сети;
- для нескольких PRTC/T-GM возможно резервирование. ITU-T G.8275.1 BMCA используется для оптимизации распределения времени в цепочке генераторов.
8.2.1.4 Конфигурация топологии LLS-C4, синхронизация
O-RAN обеспечивает распределение времени в сети, что является предпочтительным подходом в сети обработанного сигнала, однако возможны некоторые варианты развертывания, при которых модернизация сети обработанного сигнала (полностью или частично) до требований G.8271.1 с обеспечением соответствия целевых показателей в O-RU невозможна. Для обеспечения соответствия этим вариантам использования стратегия синхронизации O-RAN должна обеспечивать возможность местной синхронизации по генератору PRTC (обычно GNSS) в блоке O-RU (см. рисунок 58).
 |
- обработанный сигнал O-RAN; - радиоинтерфейс |
|---|
Примечание - Требуется дополнительная фильтрация шума для фильтрации динамического шума в источнике синхронизации с целью обеспечения соответствия требованиям к точности по частоте 3GPP и достижения целевой погрешности |TAE|.
Рисунок 58 — Синхронизация по конфигурации LLS-C4
Для такой поддержки синхронизации в блоке O-RU требуется дополнительный интерфейс синхронизации или соответствующая встроенная функция.
В отличие от конфигураций LLS-C1 и LLS-C2 блок O-DU в этой конфигурации не является главным устройством синхронизации по отношению к интерфейсу обработанного сигнала. Блок может выбирать собственную синхронизацию из локальных или удаленных генераторов PRTC так, как в конфигурации LLS-C1/LLS-C2, но при этом также может выбирать одно главное устройство синхронизации для обработанного сигнала.
Вне зависимости от того, участвует/не участвует блок O-DU в синхронизации блока O-RU, он должен соответствовать предельной погрешности по времени для управления латентностью в соответствии с 2.4.
8.2.2 Синхронизация генераторов
К синхронизации генераторов предъявляются следующие требования:
а) в сетях с полной поддержкой синхронизации (предшествующий блок O-DU или передача обработанного сигнала между O-DU и O-RU) PLFS (обычно SyncE) используют в распределении сети обработанного сигнала по ITU-T G.8271.1, G.8275.1 и G.8273.2. В конфигурации LLS-C1 блок O-DU управляет PLFS независимо от выбранного собственного источника времени. Затухание применяется под ответственность оператора в отдельных случаях, когда в блоке O-RU не применяют PLFS. В этом случае излучение PLFS является необязательным для блока O-DU. В конфигурации LLS-C2 блок O-DU управляет PLFS независимо от выбранного собственного источника времени. В конфигурации LLS-C3 сеть будет выдавать PLFS для всех коммутаторов и блоков O-RU. Однако конечное приложение O-DU или O-RU не требуется для использования PLFS для обеспечения синхронизации по времени (частоте). Они могут использовать только PTP для обеспечения синхронизации и по частоте, и по фазе/времени. Указанные выше рекомендации ITU относятся только к PLFS, а не только к SyncE (например, SDH);
б) в сетях с частичной поддержкой синхронизации (либо до блока O-DU, либо через обработанный сигнал между O-DU и O-RU) может дополнительно использоваться PLFS согласно ITU-T G.8271.2 и G.8275.2;
в) для временной синхронизации функция SyncE должна соответствовать следующим требованиям ITU-T:
г) все элементы сети передачи обработанного сигнала должны использовать один метод PLFS для обеспечения оптимальной взаимозаменяемости и производительности;
д) указания по обеспечению баланса потребности в соответствии с целевой производительностью интерфейса на блоке O-RU и максимально допустимого количества скачков приведены в ITU-T G.8271.1. Сетевой оператор должен запланировать особые варианты развертывания сети согласно этим указаниям.
8.2.3 Профили
8.2.3.1 Частотные сигналы физического уровня (PLFS)
Вариант реализации SyncE должен обеспечивать следующее:
а) поддержку уровня качества по варианту 1 согласно ITU-T G.781. Для кода уровня качества по варианту 1 приемлемый уровень качества ограничен до PRC. Анализ по ITU-T G.8271.1 выполняют только с синхронной сетью Ethernet на основе варианта 1 EEC;
б) поддержку типов, формата, передачи и приема сообщений ITU-T G.8264 при использовании SyncE. Поддержка расширения SSM TLV (согласно редакции ITU-T G.8264 от 2017 года) является необязательной.
8.2.3.2 PTP
Использование IEEE Std 1588 (IEEE 1588 или PTP) для синхронизации по времени/фазе осуществлено в соответствии с пунктами настоящего стандарта, указанными в ITU-T G.8275.1 (полная поддержка синхронизации).
1 T-TSC внутри блоков O-RU и O-DU считается как T-TSC внутри модулей конечного приложения 3GPP. Такой генератор T-TSC может не обеспечивать интерфейс измерения 1PPS, при этом применены положения приложения IV к ITU-T G.8273.2: объединенная производительность в составе каждого модуля может отличаться от производительности автономных генераторов T-TSC, указанной в нормативной части данных рекомендаций.
2 Поддерживается распределение PLFS и PTP (см. таблицу 87) с использованием смежных или несмежных топологий согласно ITU-T G.8271.1.
3 Блоки O-RU должны поддерживать L2 (Ethernet) и многоточечную связь при использовании в качестве подчиненного устройства ITU-T G.8275.1 PTP в сети обработанного сигнала, что считается обязательным требованием в настоящей редакции требований к CUS-плоскости.
4 Для конфигураций LLS-C1 и LLS-C2 блок O-DU должен поддерживать L2 (Ethernet) и многоточечную связь при действии в качестве главного устройства ITU-T G.8275.1 PTP в сети обработанного сигнала для синхронизации блоков O-RU, что считается обязательным требованием в настоящей редакции требований к CUS-плоскости.
5 Для всех конфигураций блоки O-RU должны поддерживать L2 (Ethernet) и многоточечную связь при использовании в качестве подчиненного устройства ITU-T G.8275.1 в сети обработанного сигнала или иной сети, что считается необязательным требованием в настоящей редакции требований к CUS-плоскости.
Частичная поддержка синхронизации с использованием профиля телекоммуникаций ITU-T G.8275.2 в настоящее время считается допустимой, но для нее требуются дополнительные условия:
- частичная поддержка синхронизации обеспечивает коммутацию без T-BC или T-TC, следовательно, гарантия синхронной работы на основе стандартных требований ITU-T, например G.8273.2, отсутствует. В результате оператор системы должен обеспечить наличие необходимой производительности сетевых компонентов для гарантии допустимой погрешности по частоте и фазе с целью точного определения частоты и фазы для надлежащей работы сети;
- блоки O-RU могут поддерживать L3 (UDP/IP) и одноточечную связь при использовании в качестве подчиненного устройства ITU-T G.8275.2 PTP в сети обработанного сигнала, что считается необязательным требованием к CUS-плоскости согласно настоящему стандарту;
- для конфигураций LLS-C1 и LLS-C2 блок O-DU может поддерживать L3 (UDP/IP) и одноточечную связь при действии в качестве главного устройства ITU-T G.8275.2 PTP в сети обработанного сигнала для синхронизации блоков O-RU, что считается необязательным требованием к CUS-плоскости согласно настоящему стандарту;
- для всех конфигураций блоки O-DU могут поддерживать L3 (UDP/IP) и одноточечную связь при использовании в качестве подчиненного устройства ITU-T G.8275.2 PTP, что считается необязательным требованием к CUS-плоскости согласно настоящему стандарту.
8.2.4 Точность синхронизации
8.2.4.1 Джиттер
В сети обработанного сигнала O-RAN все сетевое оборудование (NE), поддерживающее транспорт SyncE по сети, должно соответствовать требованиям по дребезгу на входе и выходе согласно ITU-T G.8262 (для EEC).
8.2.4.2 Отклонение
В сети обработанного сигнала O-RAN все сетевое оборудование (NE), поддерживающее транспорт SyncE по сети, должно соответствовать требованиям по колебаниям на входе и выходе согласно ITU-T G.8262 (для EEC).
8.2.4.3 Ошибка частоты радиоинтерфейса
Сеть обработанного сигнала O-RAN должна обеспечивать соответствие блоков O-RU требуемой погрешности частоты радиоинтерфейса +/- 50 ppb (см. [11]) для макросот LTE и [10] для макросот 5G) определяет значение +/- 50 ppb в качестве краткосрочной средней погрешности с длительностью 1 мс, применимой и для технологии LTE, и для 5G. Более подробная информация приведена в 8.3.2.
8.2.4.4 Ошибка максимального времени радиоинтерфейса
Сеть обработанного сигнала O-RAN должна обеспечивать соответствие блоков O-RU следующей погрешности согласования по времени (|TAE| абсолютной или относительной) с учетом различных функций технологий LTE и 5G.
Примечание — Функции 3GPP указаны в [10] (для 5G) и [11] (для LTE).
На рисунке 59 показаны контрольные точки для определения погрешности по времени в сети |TE| по сравнению с погрешностью согласования времени радиоинтерфейса |TAE|, а также представлена концепция сравнения относительных и абсолютных величин.
Рисунок 59 — Определение |TE| и |TAE| и UNI
Функции LTE приведены в таблице 88.
Функции LTE с требуемой погрешностью согласования по времени в радиоинтерфейсе
| Функции LTE | |TAE| относительный или абсолютный | Категория синхронизации по 802.1CM/eCPRI |
| TDD | Отн. |TAE| <= 3 мкс (радиус соты < 3 км) Отн. |TAE| <= 10 мкс (радиус соты > 3 км) (см. примечание 1, [[12]](#p106194)) | Категория синхронизации C |
| Двойное подключение | Отн. |TAE| <= 3 мкс (см. примечание 1, [[12]](#p106194)) | Категория синхронизации C |
| MIMO или разнообразие передатчиков Tx | Отн. |TAE| <= 65 нс (см. примечания 2, 4, [[11]](#p106192)) | - |
| CA (смежные зоны внутри диапазона) | Отн. |TAE| <= 130 нс (см. примечания 2, 5, [[11]](#p106192)) | Категория синхронизации A (см. примечание 3) |
| CA (не смежные между диапазонами или внутри диапазона) | Отн. |TAE| <= 260 нс (см. примечание 2, [[11]](#p106192)) | Категория синхронизации B (см. примечание 3) |
| OTDOA | Абс. |TAE| на антенне O-RU << 1,5 мкс, ~ 100 — 200 нс | - |
| Примечания 1 Для TDD и функций двойного подключения применяется требование по относительной погрешности |TAE| для любой пары блоков O-RU в RAN без какого-либо предела по кластеризации. Следовательно, требования по относительной погрешности |TAE| косвенно относятся к требованиям к блокам O-RU по части абсолютной погрешности |TAE| на антенне блока O-RU = 1,5 мкс. 2 Если эти функции поддерживаются в одном блоке O-RU, на относительную погрешность |TAE| влияет только внутренняя погрешность |TE| блока O-RU. 3 Если эти функции поддерживаются несколькими работающими совместно блоками O-RU, на относительную погрешность |TAE| также влияет относительная погрешность сети |TE|, при этом применяется категория синхронизации 802.1CM для ограничения влияния сетевой погрешности. 4 Согласно настоящему стандарту, в одиночном блоке O-RU применяется «MIMO или разнообразие Tx», но не для нескольких работающих совместно блоков O-RU. 5 Применяется в тех случаях, когда агрегированные носители формируются с помощью совместно расположенных блоков O-RU (т.е. когда расстояние между блоками O-RU не создает значительной задержки между блоками O-RU и UE, по сравнению с требованием к синхронизации). | ||
Функции 5G приведены в таблице 89.
Функции 5G с заданной погрешностью согласования по времени
| Функции 5G | |TAE| относительный или абсолютный | Категория синхронизации по 802.1CM/eCPRI |
| TDD | Отн. |TAE| < 3 мкс (см. примечание 1, [[13]](#p106196)) | Категория синхронизации C |
| Двойное подключение | Отн. |TAE| < 3 мкс (см. примечание 1, [[13]](#p106196)) | Категория синхронизации C |
| MIMO и разнообразие передатчиков Tx | Отн. |TAE| < 65 нс (см. примечания 2, 4, [[10]](#p106190)) | - |
| CA (смежные, внутри диапазона в зависимости от типа базовой станции) | Отн. |TAE| < 130 нс (см. примечания 2, 5, FR2 определено в [[10]](#p106190)) | Категория синхронизации A (см. примечание 3) |
| CA (смежные, внутри диапазона в зависимости от типа базовой станции) | Отн. |TAE| < 260 нс (см. примечания 2, 5, FR1 определено в [[10]](#p106190)) | Категория синхронизации B (см. примечание 3) |
| CA (несмежные между диапазонами или внутри диапазона) | Отн. |TAE| < 3 мкс (см. примечание 2, [[10]](#p106190)) | Категория синхронизации C (см. примечание 3) |
| OTDOA | Абс. |TAE| на антенне eRE << 1,5 мкс | - |
| Примечания 1 Для TDD и функций двойного подключения применяется требование по относительной погрешности |TAE| для любой пары блоков O-RU в RAN без какого-либо предела по кластеризации. Следовательно, требования по относительной погрешности |TAE| косвенно относятся к требованиям к блокам O-RU по части абсолютной погрешности |TAE| на антенне блока O-RU = 1,5 мкс. 2 Если эти функции поддерживаются в одном блоке O-RU, на относительную погрешность |TAE| влияет только внутренняя погрешность |TE| блока O-RU. 3 Если эти функции поддерживаются несколькими работающими совместно блоками O-RU, на относительную погрешность |TAE| также влияет относительная погрешность сети |TE|, при этом применяется категория синхронизации 802.1CM для ограничения влияния сетевой погрешности. 4 Согласно настоящему стандарту в одиночном блоке O-RU применяется «MIMO или разнообразие Tx», но не для нескольких работающих совместно блоков O-RU. 5 Применяется в тех случаях, когда агрегированные носители формируются с помощью совместно расположенных блоков O-RU (т.е. когда расстояние между блоками O-RU не создает значительной задержки между блоками O-RU и UE, по сравнению с требованием к синхронизации). | ||
8.3 Требования к синхронизации времени и частоты
8.3.1 Допустимые типы генераторов и классы генераторов PTP и PLFS
Для сетевого элемента (NE) могут использоваться следующие типы и классы генераторов для поддержки PTP и PLFS:
- EEC (по ITU-T G.8262);
- PRTC (по ITU-T G.8272);
- ePRTC (по ITU-T G.8272.1);
- T-GM (по ITU-T G.8273.1, еще не выпущен);
- T-BC (по ITU-T G.8273.2);
- T-TSC (по ITU-T G.8273.2);
- T-TC <*> (по ITU-T G.8273.3).
<*> Согласно ITU-T G.8271.1 и IEEE 802.1CM T-TC может использоваться в качестве замены для T-BC при аналогичной точности T-TC/T-BC. O-RAN допускает применение типа генераторов T-TC. Однако при использовании T-TC существует возможность сетевой бури в соединительной сети, как описано в G.8271.1.
При этом могут применяться NE для построения сети обработанного сигнала, соответствующей требованиям O-RAN, которая отвечает требованиям к сквозной синхронизации по частоте, а также к синхронизации по времени в радиоинтерфейсе.
Блоки O-DU и O-RU считаются конечными токами в сети обработанного сигнала, соответствующей требованиям O-RAN. Блоки O-DU и O-RU могут поддерживать особый генератор PTP и особые классы с учетом возможностей синхронизации блоков O-DU и O-RU.
Далее приведены возможности синхронизации блока O-DU при разных конфигурациях.
Конфигурации LLS-C1 и LLS-C2 — PLFS и ведущее устройство PTP при использовании:
- локальных генераторов PRC/PRTC (обычно приемник GNSS) в качестве источника частоты и времени блок O-DU действует как PLFS и главное устройство PTP. Требования к производительности указаны в 8.3.2;
- удаленного PRC/PRTC в качестве источника времени и частоты с полной поддержкой синхронизации по времени (определено в ITU-T G.8271.1): блок O-DU действует как встроенное конечное приложение с повышенной способностью к фильтрации дребезга и колебаний согласно приложению IV к ITU-T G.8273.2 (таким образом, действуя более как комбинированное подчиненное/главное устройство PTP, чем как T-BC). Использование истинных генераторов T-BC по ITU-T G.8273.2 не гарантирует точности частоты, указанной в 8.3.2;
- удаленных генераторов PRC/PRTC в качестве источника частоты и времени в сети передачи пакетов с частичной поддержкой синхронизации (определяется в ITU-T G.8271.2): блок O-DU может действовать как функция IWF P-F InterWorking Function для обеспечения полной поддержки синхронизации (определяется в ITU-T G.8271.1) обработанного сигнала.
Для полной и частичной поддержки синхронизации удаленный генератор PRC/PRTC используется как источник частоты и времени и может находиться в любом месте сети.
- блок O-DU может быть синхронизирован с любым возможным источником времени (либо локальный, либо удаленный генератор PRC/PRTC с отслеживанием, например в конфигурации LLS-C1 и LLS-C2);
- блок O-DU не должен обязательно соответствовать требованиям по частоте 3GPP и целевой погрешности TAE, как это требуется для блока O-RU. Однако следует поддерживать более гибкое согласование по фазе между O-DU и O-RU для предотвращения чрезмерной/недостаточной передачи буферных данных (задержка в управлении). Вне зависимости от того, участвует/не участвует ли блок O-DU в синхронизации, он должен соответствовать предельной погрешности по времени для управления латентностью в соответствии с 2.4.
Возможности синхронизации блока O-RU:
- для конфигураций LLS-C1, LLS-C2 и LLS-C3 с полной поддержкой синхронизации (используются встроенный или внешний генератор T-TSC согласно ITU-T G.8271.1 и IEEE 802.1 CM). Если блок O-RU содержит генератор T-TSC, то он встроен в конечное приложение согласно требованиям приложения IV к G.8273.2 и включает дополнительно необходимую функцию фильтрации для обеспечения соответствия радиоинтерфейсу 3GPP;
- при конфигурации LLS-C4 блок O-RU просто выполняет синхронизацию от локальных генераторов PRC/PRTC с использованием собственного интерфейса синхронизации.
Блок O-RU должен поддерживать синхронизацию по сети для обязательной синхронизации в конфигурациях LLS-C1, LLS-C2 и LLS-C3. Локальный генератор PRC/PRTC (обычно приемник GNSS) является дополнительной возможностью для синхронизации в конфигурации LLS-C4.
8.3.2 Требования к синхронизации по частоте и времени в элементах сети обработанного сигнала
8.3.2.1 Конфигурации LLS-C1 и LLS-C2
В таблице 90 приведена сводная информация по допустимой погрешности частоты и времени в различных элементах сети обработанного сигнала, совместимой с требованиями O-RAN. При этом должны быть выполнены следующие требования:
- O-DU: не допускается превышение выделенной погрешности частоты и времени (для выбранного целевого радиоинтерфейса);
- O-RU: не допускается превышения выделенной погрешности частоты и времени (для выбранного целевого радиоинтерфейса). Два класса O-RU являются примерами развертывания. Это требование следует соблюдать только для соответствующих требованиям блоков O-RU с учетом пределов для этих классов;
- сеть обработанного сигнала O-RAN: не допускается превышение сетевого ограничения для удовлетворения и ограничения погрешности по частоте и по времени (для выбранного целевого радиоинтерфейса). Допустимое количество коммутаторов при развертывании можно вывести в допустимых сетевых пределах с учетом характеристик выбранного коммутатора.
В таблице 90 приведено допустимое распределение для конфигурации LLS-C1 и LLS-C2 (определение опорной точки показано на рисунке 59).
Распределение допустимой погрешности по частоте и времени (для конфигурации топологии LLS-C1 и LLS-C2)
| Контрольное значение синхронизации | Предельное влияние на сеть обработанного сигнала O-RAN | O-RU | Целевой радиоинтерфейс |
| Распределение допустимых погрешностей по частоте | |||
| Главное устройство O-DU PTP/PLFS класса A с погрешностью по частоте |freq error| <= 15 ppb: в O-DU UNI (см. примечания 1, 8, 9) | Общее |dTEL + H| <= 45 нс: - между O-DU UNI и O-RU UNI; - для LLS-C2: допустимое количество скачков (см. примечание 2); - для LLS-C1: один скачок по определению | O-RU |погрешность частоты| <= 35 ppb для обоих: - FFO после фильтрации O-RU по dTEL+H в O-RU UNI; - внутренняя дополнительная погрешность по частоте O-RU (см. примечание 3) | +/- 50 ppb по требованиям 3GPP |
| Главное устройство O-DU PTP/-PLFS класса B с погрешностью по частоте |freq error] <= 5 ppb: в O-DU UNI (см. примечания 1, 8, 9) | Общее |dTEL + H| <= 57 нс: - между O-DU UNI и O-RU UNI; - для LLS-C2: допустимое количество скачков (см. примечание 2); - для LLS-C1: один скачок по определению | O-RU |погрешность частоты| <= 45 ppb для обоих: - FFO после фильтрации O-RU по dTEL+H в O-RU UNI; - внутренняя дополнительная погрешность по частоте O-RU (см. примечание 3) | +/- 50 ppb по требованиям 3GPP |
| Распределение допустимых погрешностей по времени <*> | |||
| Относительное воздействие |TEL| от O-DU отсутствует, поскольку блок O-DU является общим главным устройством PTP и PLFS для всех совместно работающих блоков O-RU (см. примечание 1) | Относительное |TEL| <= 60 нс: — между 2 блоками O-RU UNI; - по IEEE 802.1CM; - для LLS-C2: допустимое количество скачков (см. примечание 4); - для LLS-C1: один скачок по определению | O-RU |TE| включает согласно IEEE 802.1CM (см. примечание. 5): может использоваться улучшенный блок O-RU, O-RU |TE| < 35 нс | По IEEE 802.1CM, категория A |
| Относительное |TEL| <= 100 нс (с использованием стандартного блока O-RU); относительное |TEL| <= 190 нс (с использованием усовершенствованного блока O-RU): - между 2 блоками O-RU UNI; | O-RU |TE| включает согласно IEEE 802.1CM (см. примечание 5): - стандартный блок O-RU O-RU |TE| < 80 нс или - усовершенствованный блок O-RU O-RU |TE| < 35 нс | По IEEE 802.1CM, категория B | |
| - по IEEE 802.1CM; - для LLS-C2: допустимое количество скачков (см. примечание 4); - для LLS-C1: один скачок по определению | |||
| Для LLS-C2: абсолютное. |TEL| <= 1,325 мкс. Для LLS-C1: абсолютное |TEL| <= 1,420 мкс: - в блоке O-DU UNI; - в том числе допустимый интервал синхронизации; - см. примечания 8, 9 | Сеть |TEL| <= 95 нс (с использованием стандартного блока O-RU); сеть |TEL| <= 140 нс (с использованием усовершенствованного блока O-RU): - между O-DU UNI и O-RU UNI; - для LLS-C2: допустимое количество скачков (см. примечание 4); - для LLS-C1: один скачок по определению | O-RU |TE| включает согласно IEEE 802.1CM (см. примечания 5 и 7): - стандартный блок O-RU O-RU |TE| < 80 нс или - усовершенствованный блок O-RU O-RU |TE| < 35 нс | Абсолютное |TAE| на антенне O-RU = 1,5 мкс согласно 3GPP (так же, как для IEEE 802.1CM, категория C) |
| <*> Показаны все допустимые варианты классов для O-RU (см. примечание 6). Примечания 1 В блоке O-DU в этом варианте использования реализуется функция главного устройства PTP и PLFS. В настоящем стандарте заданы два предела погрешности по частоте: консервативный — класс A при 15 ppb и усовершенствованный — класс B при 5 ppb. Пределы погрешности по частоте и пределы погрешности по времени |TEL| измеряют в O-DU UNI после применения к временным выборкам фильтра низких частот для измерений первого порядка в диапазоне 0,1 Гц. Условия измерения применяют, когда основной генератор блока O-DU либо находится в заблокированном состоянии, либо в состоянии выдержки до повторной синхронизации, с исключением редких и временных переходных состояний: - повторная синхронизация с восстановленным источником после выдержки; - повторная синхронизация с вновь выбранным источником после отказа предыдущего источника, в случае резервирования. Считают, что все порты главного устройства O-DU полностью синхронизированы друг с другом, и погрешность времени при связи между портами отсутствует. 2 dTEL+H = накопленная динамическая погрешность по времени (dTEL и dTEH) цепочки генераторов T-BC (за исключением влияния O-DU) на основе метода расчета, приведенного в G.8271.1 (приложение IV). Детальный анализ проводят для максимального количества коммутаторов T-BC класса B. 3 В IEEE 802.1CM или ITU-T G.8271.1 не указаны требования к блоку O-RU. O-RAN лишь указывает общую допустимую погрешность частоты для блока O-RU, чтобы обеспечить гибкость для использования решений от различных поставщиков. Поставщик решений O-RU может предоставить компромиссное решение между FFO (относительный сдвиг частоты после применения фильтрации O-RU) и внутренней дополнительной погрешностью частоты, пока соблюдается допустимая общая погрешность частоты в сети |dTE|. 4 Для допустимой погрешности по времени (погрешность для сети и относительного времени) считается, что блок O-RU обеспечивает частичное затухание шума dTEH, присутствующего на входе, следовательно, для допустимого значения используется |TEL| с фильтром низких частот в диапазоне 0,1 Гц, как описано в ITU-T G.8271.1. 5 Считается, что генератор T-TSC встроен в конечное приложение согласно G.8273.2 (приложение IV), при этом производительность может отличаться от производительности автономных генераторов T-TSC. Однако для обеспечения взаимной заменяемости устройств от различных поставщиков блоков O-RU O-RAN, согласованная производительность принимается на основе блоков O-RU, которые соответствуют классам, определенным в eCPRI и рекомендациях 802.1CM: согласно eCPRI транспортная сеть, V1.1 технические условия и IEEE 802.1CM V1.2, стандартный блок O-RU с погрешностью |TE| = 80 нс и усовершенствованный блок O-RU с погрешностью |TE| = 35 нс. Погрешность блока O-RU по времени накапливается линейно с другими факторами влияния в сети. | |||
| 6 Погрешность |TE| блока O-RU является общим допустимым значением, предложенным в IEEE 802.1CM для двух примеров классов блока O-RU. Стандарт O-RAN рекомендует внутреннее разделение блоков O-RU с учетом указаний eCPRI и 802.1CM. Также допустимо, чтобы поставщик решений RAN использовал другое внутреннее разделение блоков O-RU для обеспечения соответствия одному общему предельному значению погрешности |TE| для блоков O-RU. 7 O-RAN рекомендует обеспечить соответствие заданному разбиению допустимой общей погрешности |TE| между блоками O-DU и O-RU для всех категорий с учетом указаний в eCPRI и 802.1CM. При ином разбиении общей погрешности, чем рекомендовано O-RAN, возможно соблюдение общих требований по радиошумам, однако ответственность при этом несет оператор. Обычно конфигурация LLS-C1 и LLS-C2 с целевой категорией C может обеспечить повышенную гибкость O-DU |TEL|, разделение предельных погрешностей |TEL| и |TE| блока, если соблюдается сетевой предел (сетевой |TEL| для погрешности времени и |dTEL+H| для погрешности частоты). Например, если оператор может гарантировать погрешность в сети |TEL| < 75 нс, что ниже предела 95 нс, заданного в настоящих требованиях O-RAN, 20 нс (95 — 75 нс) можно сместить в бюджет O-DU |TEL| и/или O-RU |TE|. Сетевой оператор может гарантировать взаимозаменяемость, когда все поставщики решений для блоков O-DU и O-RU предоставляют решения, соответствующие выбранному оператором разделению бюджета. 8 Если блок O-DU синхронизирован с использованием локальных генераторов PRTC (обычно приемник GNSS или локальное главное устройство T-GM), предельная погрешность времени на входе в блок O-DU задается равной контрольной точке A (или B), определенной в требованиях ITU-T G.8271, ITU-T G.8271.1 и G.8271.2. Блок O-DU, действующий как главное устройство T-GM, должен соответствовать предельной погрешности по времени, указанной в ITU-T G.8272. 9 Если блок O-DU синхронизирован с использованием сетевого распределения (обычно PTP и PLFS), предельная погрешность по времени в сети на входе блока O-DU задается как контрольная точка C, определенная в ITU-T G.8271, ITU-T G.8271.1 для полной поддержки синхронизации, или в ITU-T G.8271.2 для частичной поддержки синхронизации. Аналогично примечанию 4, применимый предел для блока O-DU соответствует погрешности |TEL| после низкочастотной фильтрации в диапазоне 0,1 Гц, что подразумевает, что ширина диапазона низкочастотной фильтрации блока O-DU ниже 0,1 Гц (согласно 8.4.1). Два указанные ранее классы погрешности |TE| для блока O-RU могут применяться в этом случае. В развернутой сети оператор может выбрать целевую абсолютную погрешность |TAE| и на ее основе вывести соответствующую сетевую погрешность |TEL|, допустимое количество скачков и требуемые типы генераторов T-BC(s)/T-TC(s) с учетом указаний ITU-T G.8271.1. При частичной поддержке синхронизации, когда используют коммутаторы, не относящиеся к T-BC, необходимо дополнительно изучить предельное воздействие на сеть. | |||
8.3.2.2 Конфигурация LLS-C3
Учитывая указания в IEEE 802.1CM и ITU-T G.8271.1, в таблице 91 приведена сводная информация по допустимой погрешности частоты и времени в различных элементах сети обработанного сигнала, совместимой с требованиями O-RAN:
- PRTC/T-GM: не допускается превышения выделенной погрешности частоты и времени (для выбранного целевого радиоинтерфейса);
- O-RU: не допускается превышения выделенной погрешности частоты и времени (для выбранного целевого радиоинтерфейса). Два класса блоков O-RU, описанные в IEEE 802.1CM, являются примерами развертывания. Это требование следует соблюдать только для соответствующих требованиям блоков O-RU с учетом пределов для этих классов;
- сеть обработанного сигнала O-RAN: не допускается превышения сетевого ограничения для удовлетворения и ограничения погрешности по частоте и по времени (для выбранного целевого радиоинтерфейса). Сетевые пределы погрешности времени, применимые на входе блока O-RU, определены в G.8271.1 (сетевые пределы в контрольной точке C), где O-RU соответствует конечному приложению с интегрированным генератором PTP (вариант развертывания 1 по G.8271.1). Пределы выражаются посредством MTIE, не более |TEL| и двойной амплитуды dTEH;
- выходной измерительный сигнал блока O-DU (1PPS): предельная выделенная погрешность частоты, как для LLS-C1/C2, отсутствует. Только погрешность по времени должна быть в пределах +/- 1500 нс, как указано в 2.4. Блоки O-DU и O-RU можно отследить до различных генераторов PRTC, если в них использована одна временная шкала.
Если блок O-DU синхронизирован с использованием локальных генераторов PRTC (обычно приемник GNSS или локальное главное устройство T-GM), предельная погрешность времени на входе блока O-DU задается равной контрольной точке A (или B), определенной в требованиях ITU-T G.8271.1 и G.8271.2.
Если блок O-DU синхронизирован с использованием сетевого распределения (обычно PTP и PLFS), предельная погрешность по времени в сети на входе блока O-DU задается как контрольная точка C, определенная в ITU-T G.8271.1 для полной поддержки синхронизации, или в ITU-T G.8271.2 для частичной поддержки синхронизации;
- O-DU: не допускается превышения заданной предельной погрешности по времени в соответствии с требованиями к управлению латентностью согласно 2.4.
Кроме того, в таблице 91 приведено допустимое распределение для конфигурации LLS-C3 (определение опорной точки показано на рисунке 59).
Распределение допустимой погрешности по частоте и времени (для конфигурации топологии LLS-C3)
| Контрольное значение синхронизации | Предельное влияние на сеть обработанного сигнала O-RAN | O-RU | Целевой радиоинтерфейс |
| Распределение допустимых погрешностей по частоте | |||
| PRTC/T-GM |погрешность частоты| <= 2 ppb: в PRTC/T-GM UNI (см. примечание 1) | Общее |dTEL+H| <= 63 нс (см. примечание 4): - между выходом PRTC и O-RU UNI; - учитывая влияние PRTC/T-GM MTIE; - допустимое количество скачков (см. примечание 2) | O-RU |погрешность частоты| <= 48 ppb для обоих: - FFO после фильтрации O-RU по dTEL+H в O-RU UNI; - внутренняя дополнительная погрешность по частоте для блока O-RU (см. примечание 3) | +/- 50 ppb по требованиям 3GPP |
| Распределение допустимых погрешностей по времени <*> | |||
| Относительное влияние погрешности |TE| со стороны PRTC/T-GM отсутствует, если PRTC/T-GM является общим главным устройством PTP и PLFS для всех совместно работающих блоков O-RU (примечание 1) | Относительное |TEL| <= 60 нс: - между 2 блоками O-RU UNI; - по IEEE 802.1CM; - допустимое количество скачков (см. примечание 5) | O-RU |TE| включает согласно IEEE 802.1CM: (может использоваться усовершенствованный блок O-RU) O-RU |TE| < 35 нс | По IEEE 802.1CM, категория A |
| Относительное. |TEL| <= 100 нс (с использованием стандартного блока O-RU); относительное |TEL| <= 190 нс (с использованием усовершенствованного блока O-RU): - между двумя блоками O-RU UNI; - по IEEE 802.1CM; - допустимое количество скачков (см. примечание 5) | O-RU |TE| включает согласно IEEE 802.1CM (см. примечание 6): - стандартный блок O-RU |TE| < 80 нс или - усовершенствованный блок O-RU |TE| < 35 нс | По IEEE 802.1CM, категория B | |
| Абсолютное |TE| <= 100 нс: - в PRTC/T-GM UNI; - требования PRTC/T-GM по G.8272 (см. примечание 1), - без учета предельного интервала синхронизации | \cdot Сеть |TEL| <= 1000 нс (см. прим. 7) между PRTC/T-GM UNI и O-RU UNI. Допустимое количество скачков (см. примечание 5) | O-RU |TE| включает согласно IEEE 802.1CM (см. примечание 6): - стандартный блок O-RU |TE| < 80 нс или - усовершенствованный блок O-RU |TE| < 35 нс | Абсолютное |TAE| на антенне O-RU = 1,5 мкс согласно 3GPP (так же, как для IEEE 802.1CM, категория C) |
| Абсолютное |TE| <= 100 нс: - в PRTC/T-GM UNI; | |||
| - требования PRTC/T-GM по G.8272 (см. примечание 1); - без учета предельного интервала синхронизации Сетевая погрешность |TE| не входит в объем: блок O-DU может получать синхронизацию от локальных или удаленных генераторов PRTC | Абсолютная погрешность для блока O-DU |TAE| в блоке O-DU UNI | < +/- 1,5 мкс (см. примечание 8) Абсолютная погрешность |TAE| в блоке O-DU = 1,5 мкс (аналогично категории C в IEEE 802.1CM) <*> Показаны все допустимые варианты классов для O-RU (см. примечание 6), O-DU (см. примечание 8). | |
| Примечания 1 PRTC/T-GM соответствует требованиям G.8272. В требованиях MTIE учтена динамическая погрешность, а ее влияние рассмотрено в dTEL+H в примечании 2. Но имеется возможная полустатическая погрешность частоты, входящая в требования MTIE, следовательно, она учтена. Если PRTC/T-GM представляет собой устройство с несколькими портами, считается, что все главные порты полностью синхронизированы друг с другом, и погрешность по времени при прямой связи между портами отсутствует. 2 dTEL+H = накопленная динамическая погрешность по времени (dTEL и dTEH) цепочки генераторов T-BC, в том числе с учетом влияния PRTC/T-GM, для O-RU UNI (или O-DU UNI) на основе метода расчета, приведенного в приложении IV к G.8271.1. Анализ проведен для максимального количества коммутаторов T-BC класса B. В ITU-T G.8272 указано, что для объединенной функции PRTC-A и T-GM измерение погрешностей по времени выполняется с помощью фильтра низких частот по методу скользящего среднего для не менее 100 погрешностей по времени подряд. При скорости поступления сообщений в 16 сообщений PTP в секунду согласно G.8275.1, частотный диапазон низкочастотного фильтра составляет 0,7 Гц, что отличается от погрешности |TEL| после низкочастотной фильтрации в диапазоне 0,1 Гц. 3 В IEEE 802.1CM или ITU-T G.8271.1 не указаны требования к блоку O-RU. O-RAN лишь указывает общую допустимую погрешность частоты для блока O-RU, чтобы обеспечить гибкость для использования решений от различных поставщиков. Поставщик решений O-RU может предоставить компромиссное решение между FFO (относительный сдвиг частоты после применения фильтрации O-RU) и внутренней дополнительной погрешностью частоты O-RU, пока соблюдается допустимая общая погрешность частоты в сети |dTE|. 4 Предельное влияние сети обработанного сигнала O-RAN является более строгим и, следовательно, не соответствует пределам двойной амплитуды dTEH(t), определенным в G.8271.1 для длинной цепочки синхронизации (см. 7.3 в G.8271.1). Для работы с повышенными пределами по G.8271.1 (применительно для большой сети) потребуется блок O-RU с повышенной фильтрующей способности. Это возможный вариант, который не описывается более подробно в настоящем стандарте. Это требование предполагает более короткую цепочку генераторов. 5 Считается, что генератор T-TSC встроен в конечное приложение согласно G.8273.2 (приложение IV), при этом производительность может отличаться от производительности автономных генераторов T-TSC. Но для обеспечения взаимной заменяемости устройств от различных поставщиков блоков O-RU O-RAN, согласованная производительность принимается на основе блоков O-RU, которые соответствуют классам, определенным в eCPRI и рекомендациях 802.1CM: согласно eCPRI транспортная сеть, V1.1 технические условия и IEEE 802.1CM V1.2, стандартный блок O-RU с погрешностью |TE| = 80 нс и усовершенствованный блок O-RU с погрешностью |TE| = 35 нс. Погрешность блока O-RU по времени накапливается линейно с другими факторами влияния в сети. 6 Сеть |TEL| = 1000 нс плюс 100 нс от PRTC дает результат 1100 нс, что указано в G.8271.1, как максимальное значение |TEL|. Блок O-RU может расходовать всего 35 нс (усовершенствованный блок O-RU) или 80 нс (стандартный блок O-RU). Максимальная |TEL| <= 1100 нс может обеспечить дополнительный бюджет, распределяемый, например, для выдержки до повторной синхронизации, которая может быть особо необходимой для вариантов с TDD. Этот дополнительный бюджет добавляется к 35 нс (усовершенствованный блок O-RU) или 80 нс (стандартный блок O-RU). Характеристики выдержки до повторной синхронизации подлежат дополнительному изучению. 7 Погрешность TAE между O-DU и O-RU (согласно 2.4) дает абсолютную погрешность |TAE| для блоков O-DU и O-RU с половиной бюджета. Этот параметр измеряют на любом доступном сигнале выхода O-DU (либо 1PPS, либо O-DU UNI). Два указанных ранее класса погрешности |TE| для блока O-RU могут быть применены в этом случае. В развернутой сети оператор может выбрать целевую абсолютную погрешность |TAE| и на ее основе вывести соответствующую сетевую погрешность |TEL|, допустимое количество скачков и требуемые типы генераторов T-BC(s)/T-TC(s) с учетом указаний ITU-T G.8271.1. При частичной поддержке синхронизации, когда используют коммутаторы, не относящиеся к T-BC, необходимо дополнительно изучить предельное воздействие на сеть. 8.3.2.3 Конфигурация LLS-C4 | |||
В таблице 92 приведена сводная информация по общей предельной погрешности частоты и времени для различных элементов:
- выходной измерительный сигнал блока O-DU (1PPS): предельная выделенная погрешность частоты, как для LLS-C1/C2, отсутствует. Погрешность по времени должна быть в пределах +/- 1500 нс, как указано в 2.4.
Если блок O-DU синхронизирован с использованием локальных генераторов PRTC (обычно приемник GNSS или локальное главное устройство T-GM), предельная погрешность по времени на входе в блок O-DU задается равной контрольной точке A (или B), определенной в требованиях ITU-T G.8271.1 и G.8271.2.
Если блок O-DU синхронизирован с использованием сетевого распределения (обычно PTP и PLFS), предельная погрешность по времени в сети на входе O-DU задается как контрольная точка C, определенная в ITU-T G.8271.1 для полной поддержки синхронизации, или в ITU-T G.8271.2 для частичной поддержки синхронизации;
- O-RU: не допускается превышение выделенной общей погрешности по частоте и по времени (для выбранного целевого радиоинтерфейса). Два класса блоков O-RU, описанные в IEEE 802.1 CM, являются примерами развертывания. Это требование следует соблюдать только для соответствующих требованиям блоков O-RU с учетом пределов для этих классов.
Кроме того, в таблице 92 приведено допустимое распределение для конфигурации LLS-C4.
Распределение допустимой погрешности по частоте и времени (для конфигурации топологии LLS-C4)
| Справочная синхронизация в сети или блоке O-DU | Сеть fronthaul O-RAN | O-RU | Целевой радиоинтерфейс |
| Распределение допустимых погрешностей по частоте | |||
| Зависимость отсутствует | Зависимость отсутствует | O-RU |погрешность частоты| <= 50 ppb для обоих: - фильтрация локального шума PRTC в блоке O-RU; - внутренняя дополнительная погрешность по частоте O-RU (см. примечания 3, 4) | +/- 50 ppb согласно требованиям 3GPP |
| Распределение допустимых погрешностей по времени <*> | |||
| Зависимость отсутствует | Зависимость отсутствует | Локальный источник времени |TE| <= 100 нс, O-RU |TE| <= 30 нс | IEEE 802.1CM, категория B |
| Погрешность локального источника времени |TE| <= 100 нс O-RU |TE| <= 1,4 мкс, с учетом допустимой общей выдержки до повторной синхронизации | Абсолютное |TAE| на антенне O-RU = 1,5 мкс согласно 3GPP (так же, как для IEEE 802.1CM, категория C) | ||
| Абсолютное |TE| < 100 нс: - в PRTC/T-GM UNI - требования PRTC/T-GM по G.8272 | Сетевая погрешность |TE| не входит в объем. \cdot Блок O-DU может получать синхронизацию | Абсолютная погрешность для блока O-DU |TAE|: - в блоке O-DU UNI; - < +/- 1,5 мкс (примечание 5) | |TAE| в O-DU = 1,5 мкс (так же, как для IEEE 802.1CM, категория C) |
| Без учета предельного интервала синхронизации | От локальных или удаленных генераторов PRTC | - | - |
| <*> Показаны все допустимые варианты классов для O-RU (см. примечания 1 - 4), O-DU (см. примечание 5). Примечания 1 Локальный генератор PRTC (обычно приемник GNSS) в блоке O-RU. Следовательно, общая предельная погрешность основана на ITU-T G.8272 (PRTC, класс A, с максимальной погрешностью |TE| = 100 нс) для каждого приемника GNSS. Поскольку в ITU-T G.8272 отсутствует требование по относительной погрешности по времени между двумя соседними локальными генераторами PRTC (приемниками GNSS), удалить любую общую погрешность по времени в общей предельной погрешности на стороне блоков O-RU невозможно. 2 Если требуется функция относительной погрешности |TAE|, конфигурация LLS-C4 будет два локальных генератора PRTC с общей погрешностью |TE| = 200 нс. В связи с этим недостатком конфигурация LLS-C4 автоматически не будет соответствовать определенным требовательным функциям относительной погрешности |TAE| (как указано в 802.1CM для категории A+/A). Следовательно, отображается только категория B/C 802.1CM. 3 Погрешность |TE| блока O-RU не регулируется eCPRI/802.1CM или ITU-T, поскольку конфигурация LLS-C4 не основана на сетевом решении для синхронизации. Общий предел погрешности |TE| для блока O-RU в целом представляет собой остаточный бюджет для удовлетворения целевой функции |TAE| после исключения влияния локального генератора PRTC |TE|. Погрешность |TE| блока O-RU включает погрешность восстановления генератора O-RU (т.е. получение чистого генератора из локального источника времени) и всех внутренних погрешностей блока O-RU. 4 Для этого варианта блока O-RU требуется дополнительный интерфейс и дополнительное аппаратное обеспечение, в том числе локальный генератор PRTC (обычно приемник и антенна GNSS), и, вероятно, более дорогостоящий генератор колебаний для фильтрации шумов. Стандартный блок O-RU с поддержкой сетевой синхронизации (цель для конфигураций LLS-C1, LLS-C2 и LLS-C3) в целом не дает возможности использования этого варианта. Требуется особое исполнение блока O-RU. 5 Погрешность TAE между O-DU и O-RU (согласно 2.4) дает абсолютную погрешность |TAE| для блоков O-DU и O-RU с половиной бюджета. Этот параметр измеряют на любом доступном сигнале выхода O-DU (либо 1PPS, либо O-DU UNI). В развернутой сети оператор может выбрать целевую абсолютную погрешность |TAE| и вывести соответствующий блок O-RU |TE|. | |||
8.4 Рекомендации по функционированию узлов
8.4.1 Конфигурации LLS-C1 и LLS-C2
8.4.1.1 Общие положения
В настоящем пункте рассмотрены конфигурации LLS-C1 и LLS-C2 топологий O-RAN, при этом блок O-DU действует как главное устройство PLFS и PTP.
Эксплуатация блоков O-DU и O-RU во время выдержки до повторной синхронизации и прочие соответствующие состояния описаны в таблице 93. Блоки O-RU и O-DU имеют независимые интервалы синхронизации. Аналогичным образом режим выдержки O-RU является необязательным (необязательно поддерживается аппаратным или программным обеспечением).
Поведение узла в ожидании следующей синхронизации и при нарушении синхронизации
| Состояние O-DU | Точность синхронизации | Состояние O-RU | Состояние M-плоскости | Действие |
|---|---|---|---|---|
| - | - | - | Отсоединено | 8.4.1.2 |
| - | Неприменимо | FREERUN | Подсоединено | 8.4.1.3 |
| FREERUN | - | - | Подсоединено | 8.4.1.4 |
| SYNCED/HOLDOVER (синхронизировано/ожидание синхронизации) |
В пределах лимита | SYNCED/HOLDOVER (синхронизировано/ожидание синхронизации) |
Подсоединено | 8.4.1.5 |
| SYNCED/HOLDOVER (синхронизировано/ожидание синхронизации) |
Вне пределов лимита | SYNCED/HOLDOVER (синхронизировано/ожидание синхронизации) |
Подсоединено | 8.4.1.5 |
Кроме состояния синхронизации блок O-DU также учитывает расчетную точность синхронизации, поскольку состояние синхронизации само по себе необязательно отражает состояние синхронизации: узел в режиме SYNCED (синхронизировано) или HOLDOVER (ожидание синхронизации) может иметь точность синхронизации, выходящую за требуемый предел.
8.4.1.2 M-плоскость отключена
O-RAN обеспечивает возможность использования гибридной модели M-плоскости со связью в M-плоскости:
В результате необходимо рассмотреть следующие события при отсоединении M-плоскости:
- O-DU определяет потерю связи с O-RU;
- SMO — потерю связи с O-RU;
- O-RU — потерю связи с O-DU;
- O-RU — потерю связи с SMO;
- O-RU — потерю связи с O-DU и SMO.
Если блок O-DU выявляет отсутствие связи в M-плоскости с блоком O-RU, то блок O-DU прекращает отправку любых данных IQ в блок O-RU. Блок O-DU также отправляет явные команды в блок O-RU для отключения передачи радиочастотного сигнала.
Блок O-DU поддерживает передачу радиочастотных сигналов на блоке O-RU в отключенном состоянии и не включает его, если связь в M-плоскости с блоком O-RU нарушена.
Обоснование: требование по отправке явных команд от блока O-DU направлено на предотвращение неконтролируемой работы радиосистемы, если нарушение связи в M-плоскости произошло только в одном направлении и если неисправность в блоке O-RU не выявлена. С другой стороны, если блок O-RU выявляет неисправность, передача радиочастотного сигнала автономно прекращается, а блок O-DU прекращает передачу данных IQ.
Если блок O-RU выявляет потерю связи в M-плоскости только с блоком O-DU или и с O-DU и с SMO, то блок O-RU прекращает передачу радиочастотных сигналов. Блок O-RU поддерживает передачу радиочастотных сигналов в отключенном состоянии и не включает его, если связь в M-плоскости с блоком O-DU или SMO нарушена.
Если блок O-RU выявляет потерю связи в M-плоскости только с SMO, то блок O-RU продолжает передачу радиочастотных сигналов.
8.4.1.3 O-RU в состоянии FREERUN
Если состояние синхронизации подключенного блока O-RU переходит в состояние FREERUN, то блок O-DU прекращает отправку данных C-плоскости и U-плоскости в блок O-RU, если не указано иное. При переходе блока O-RU в заблокированное состояние LOCKED блок O-DU выполняет запрос к носителям на переключение в активный режим ACTIVE для возобновления передачи.
Обоснование: блок O-DU получает уведомление о том, что блок O-RU, переключенный в свободное состояние FREERUN, и впоследствии все настроенные носители в блоке O-RU отключены. Блок O-DU должен отключить носители для согласования конфигурации носителей. После восстановления синхронизации блока O-RU блок O-RU направляет уведомление в O-DU о том, что блок O-RU переключился в заблокированное состояние LOCKED, и затем если блок O-DU планирует восстановить передачу, то блок O-DU задает активное состояние носителей.
Примечание - Порядок активации носителя и уведомления, связанные с носителями и состоянием синхронизации, приведены в характеристиках M-плоскости.
Если состояние синхронизации блока O-RU переходит в свободное состояние FREERUN, то блок O-RU автономно прекращает передачу радиочастотного сигнала и переключается в неактивное состояние INACTIVE. Блок O-RU отправляет уведомление в блок O-DU о синхронизации и изменении состояния носителей. Блок O-RU повторно разрешает передачу радиочастотных сигналов только по запросу блока O-DU.
Обоснование: блок O-RU обязан прекратить передачу радиочастотного сигнала, как только точность сигнала более не может быть гарантирована. Блок O-RU отправляет в блок O-DU уведомление о любых изменениях состояния. Блок O-RU не должен включать носители самостоятельно, поскольку не гарантировано, что блок O-DU предоставляет в блок O-RU действительные данные для U-плоскости и C-плоскости.
8.4.1.4 O-DU в состоянии FREERUN
Если блок O-DU переходит в свободное состояние FREERUN, то блок O-DU должен отключить передачу радиочастотного сигнала на всех подключенных блоках O-RU и держать их в отключенном состоянии до повторной синхронизации.
Примечание - Блок O-DU должен поддерживать вариант конфигурации, при котором допустима работа блока O-DU вне пределов требуемых пределов синхронизации или вообще без синхронизации.
Блок O-RU должен реагировать только на изменение уровня качества при получении соответствующего сигнала в PLFS SSM и класса генератора при получении определенного сообщения PTP:
- если полученный уровень качества и класс генератора являются приемлемыми, то блок O-RU должен продолжать использование опорного сигнала;
- если полученный уровень качества и класс генератора становятся неприемлемыми, то блок O-RU должен прекратить использование опорного сигнала и перейти в свободное состояние FREERUN или состояние выдержки до следующей синхронизации HOLDOVER;
- в ином случае блок O-RU должен использовать блок O-DU для принятия измененного состояния синхронизации. Блок O-RU не должен однозначно реагировать на свободное состояние FREERUN в блоке O-DU.
8.4.1.5 Работа в состоянии SYNCED/HOLDOVER
В состоянии синхронизации или ожидания синхронизации предполагается, что блок O-DU будет контролировать состояние синхронизации SYNCED/HOLDOVER управляемых им блоков O-RU.
В конфигурации LLS-C1 и LLS-C2: при сборе состояний блоков O-RU SYNCHRONIZED (синхронизировано) или HOLDOVER (выдержка), а также получения состояний качества PLFS и PTP, блок O-DU в состоянии SYNCHRONIZED или HOLDOVER может определить нарушение точности частоты и/или времени, самостоятельно рассчитанной блоком O-RU.
1 Все блоки O-RU в синхронизированном состоянии SYNCHRONIZED напрямую связаны с одним основным генератором (обычно блок O-DU в конфигурации LLS-C1 и ближайший генератор T-BC в конфигурации LLS-C2), сохраняют оптимальную относительную погрешность по времени между ними, независимо от состояния блока O-DU. В результате внутренние функции объекта могут оставаться разрешенными с использованием критериев, отличающихся от функций, применяемых между объектами.
2 Постоянная и динамическая погрешности по времени передачи от одного ведущего порта к другому ведущему порту в одном блоке (либо O-DU в конфигурации LLS-C1, либо T-BC в конфигурации LLS-C2) также могут влиять на общую погрешность.
Блок O-RU должен реагировать только на изменение уровня качества при получении соответствующего сигнала в PLFS SSM и класса генератора при получении определенного сообщения PTP:
- если полученный уровень качества и класс генератора являются приемлемыми, то блок O-RU должен продолжать использование опорного сигнала;
- если полученный уровень качества и класс генератора становятся неприемлемыми, то блок O-RU должен прекратить использование опорного сигнала и перейти в свободное состояние FREERUN или состояние выдержки до следующей синхронизации HOLDOVER.
Пределы для сети согласно ITU-T G.8271.1 определяют понятия «в пределах требуемого интервала синхронизации» (значения класса генератора 7 и 135) и «превышение предела требуемого интервала синхронизации» (значения класса генератора 140, 150, 160, 165).
В ITU-T G.8271.1 определены эти требования к интервалу синхронизации, равному 400 нс для категории C (см. IEEE 802.1CM). Однако это значение является слишком высоким и бесполезным для категорий A/B, что указывает на то, что понятие «приемлемость» зависит от категории каждой функции.
Следовательно, каждый блок O-RU обязательно направляет отчет в блок O-DU о полученном уровне качества и классе генератора, что дает возможность блоку O-DU включать и отключать различные функции радиочастотной связи.
При этом значение интервала синхронизации может быть настраиваемым, что дает возможность каждому оператору сети выполнять настройки в зависимости от собственных интересов.
8.4.2 Конфигурации LLS-C3
8.4.2.1 Общие положения
В настоящем пункте рассмотрена конфигурация LLS-C3 топологии O-RAN на основе связующей сети по IEEE 802.1CM. PRTC/GM обеспечивается сетью обработанного сигнала.
Эксплуатация элементов сети обработанного сигнала, блоков O-DU и O-RU во время выдержки до повторной синхронизации и прочие соответствующие состояния описаны в таблице 94. Блоки O-RU и O-DU имеют независимые интервалы синхронизации. Аналогичным образом режим выдержки O-RU является необязательным (необязательно поддерживается аппаратным или программным обеспечением).
Поведение узла в ожидании следующей синхронизации и при нарушении синхронизации
| Состояние сети | Точность синхронизации | Состояние блоков O-DU и O-RU | Состояние M-плоскости | Действие |
|---|---|---|---|---|
| - | - | - | Отсоединено | 8.4.2.2 |
| - | Неприменимо | FREERUN | Подсоединено | 8.4.2.3 и 8.4.2.4 |
| SYNCED/HOLDOVER (синхронизировано/ожидание синхронизации) |
В пределах лимита | SYNCED/HOLDOVER (синхронизировано/ожидание синхронизации) |
Подсоединено | 8.4.2.5 |
| SYNCED/HOLDOVER (синхронизировано/ожидание синхронизации) |
Вне пределов лимита | SYNCED/HOLDOVER (синхронизировано/ожидание синхронизации) | Подсоединено | 8.4.2.5 |
В качестве варианта развертывания с целью повышения резервирования может быть рассмотрено применение более одного PRTC/GM. При отказе PRTC/GM должен быть доступен другой резервный источник времени, а дерево сети PTP автоматически перестроится. Внутри различных сетевых элементов (а также O-DU и O-RU) поддерживается только короткая выдержка (причем длительность определяется по ITU-T G.8271.1) для обеспечения безопасной работы при исполнении этого сценария перестройки.
Примечание - Блок O-DU также можно настроить для обеспечения резерва PLFS+PTP, как в конфигурации LLS-C2.
Помимо состояния синхронизации блок O-DU также учитывает расчетную точность синхронизации, поскольку состояние синхронизации само по себе необязательно отражает состояние синхронизации: узел в режиме SYNCED (синхронизировано) или HOLDOVER (ожидание синхронизации) может иметь точность синхронизации, выходящую за требуемый предел.
8.4.2.2 M-плоскость отключена.
См. 8.4.1.2.
8.4.2.3 O-RU в состоянии FREERUN
См. 8.4.1.3.
8.4.2.4 O-DU в состоянии FREERUN
1 Если блоки O-DU и O-RU синхронизированы от одной сети обработанного сигнала и связаны с соседними узлами, то наиболее вероятно, что событие, в результате которого происходит переход блока O-RU в свободное состояние FREERUN, также приведет к такому же переходу на O-DU.
2 Если блок O-DU имеет резервный источник времени и частоты, например локальный или удаленный генератор PRTC, он может стать главным резервным устройством, как в конфигурации LLS-C2.
Если блок O-DU переходит в свободное состояние FREERUN в связи с тем, что сеть, в которой выполняется синхронизация, выдает недопустимое качество синхронизации, то блок O-DU должен отключить передачу радиочастотного сигнала на всех подключенных блоках O-RU и держать их в отключенном состоянии до повторной синхронизации.
Примечание - Блок O-DU должен поддерживать вариант конфигурации, при котором допустима работа блока O-DU вне пределов требуемых пределов синхронизации или вообще без синхронизации.
Блок O-RU не синхронизирован от блока O-DU. Индикация о состоянии синхронизации блока O-DU может отсутствовать и, следовательно, только блок O-DU может обеспечивать измененное состояние синхронизации. Блок O-RU не должен однозначно реагировать на свободное состояние FREERUN в блоке O-DU.
8.4.2.5 Работа в состоянии SYNCED/HOLDOVER
В состоянии SYNCED и HOLDOVER ожидается, что блок O-DU будет контролировать состояние SYNCHRONIZED или HOLDOVER, а также полученное состояние качества PLFS и PTP. Для конфигураций LLS-C1 и LLS-C2, описанных в предыдущем пункте, действует такое же требование.
8.4.3 Конфигурации LLS-C4
8.4.3.1 Общие положения
В настоящем пункте рассмотрена конфигурации LLS-C4 топологии O-RAN, при этом блок O-RU осуществляет синхронизацию с помощью локального генератора PRTC (обычно приемник GNSS).
Эксплуатация блоков O-DU и O-RU во время ожидания повторной синхронизации и прочие соответствующие состояния описаны в таблице 95. Блоки O-RU и O-DU имеют независимые интервалы синхронизации. Аналогичным образом режим выдержки O-RU является необязательным (необязательно поддерживается аппаратным или программным обеспечением).
Поведение узла в ожидании следующей синхронизации и при нарушении синхронизации
| Состояние O-DU | Точность синхронизации | Состояние O-RU | Состояние M-плоскости | Действие |
|---|---|---|---|---|
| - | - | - | Отсоединено | 8.4.3.2 |
| - | Неприменимо | FREERUN | Подсоединено | 8.4.3.3 |
| FREERUN | - | - | Подсоединено | 8.4.3.4 |
| SYNCED/HOLDOVER (синхронизировано/ожидание синхронизации) |
В пределах лимита | SYNCED/HOLDOVER (синхронизировано/ожидание синхронизации) |
Подсоединено | 8.4.3.5 |
| SYNCED/HOLDOVER (синхронизировано/ожидание синхронизации) |
Вне пределов лимита | SYNCED/HOLDOVER (синхронизировано/ожидание синхронизации) |
Подсоединено | 8.4.3.5 |
Помимо состояния синхронизации блок O-DU также учитывает расчетную точность синхронизации, поскольку состояние синхронизации само по себе необязательно отражает состояние синхронизации: узел в режиме SYNCED (синхронизировано) или HOLDOVER (ожидание синхронизации) может иметь точность синхронизации, выходящую за требуемый предел.
8.4.3.2 M-плоскость отключена.
См. 8.4.1.2.
8.4.3.3 O-RU в состоянии FREERUN
См. 8.4.1.3.
8.4.3.4 O-DU в состоянии FREERUN
Если блок O-DU переходит в свободное состояние FREERUN, то блок O-DU должен отключить передачу радиочастотного сигнала на всех подключенных блоках O-RU и держать его в отключенном состоянии до повторной синхронизации.
Примечание - Блок O-DU может поддерживать вариант конфигурации, при котором допустима работа блока O-DU вне пределов требуемых пределов синхронизации или вообще без синхронизации.
Блок O-RU не синхронизирован от блока O-DU. Индикация о состоянии синхронизации блока O-DU может отсутствовать, и, следовательно, только блок O-DU может обеспечивать измененное состояние синхронизации. Блок O-RU не должен однозначно реагировать на свободное состояние FREERUN в блоке O-DU.
8.4.3.5 Работа в состоянии SYNCED/HOLDOVER
В состоянии SYNCED и HOLDOVER ожидается, что блок O-DU будет контролировать состояние SYNCHRONIZED или HOLDOVER. Для конфигураций LLS-C1 и LLS-C2, описанных в предыдущем пункте, действует то же требование.
8.5 Обработка S-плоскости в сценариях с несколькими каналами
Поведение S-плоскости в сценариях с многочисленными ссылками основано на следующих принципах:
По меньшей мере на одном канале связи с блоком O-RU должен быть входной сигнал синхронизации опорной частоты. Аналогично возможно иметь входной опорный сигнал на нескольких или всех каналах к заданному блоку O-RU;
Блок O-RU должен обеспечивать возможность адаптации при пуске для приема опорного сигнала синхронизации в любом порту от главного устройства. Способ определения входящего сигнала (обычно SSM для SyncE и Announce для PTP) и выбора активного порта (например, через циклический перебор, ITU-T G.8275.1 BMCA и т.д.) зависит от реализации.
Если контрольный вход присутствует на многих каналах связи, то блок O-RU может реализовать, но необязательно реализует, резервирование опорного входного сигнала, если в блоке присутствуют только каналы производительности.
8.6 Оповещающие сообщения
Блок O-RU должен проверять следующие рекламируемые параметры по перечню приемлемых значений на основе собственной конструкции (допускается возможность настройки конфигурации M-плоскости):
а) номер домена: по умолчанию 24 (для полной поддержки синхронизации по ITU-T G.8275.1) или 44 (для частичной поддержки синхронизации по ITU-T G.8275.2);
б) допустимые классы генераторов PTP:
8.7 Базовые процедуры
8.7.1 Процедура синхронизации времени PTP
Все процедуры, используемые для обмена информацией о времени между главным устройством синхронизации по времени и подчиненным устройством, должны соответствовать профилю телекоммуникаций ITU-T G.8275.1 или G.8275.2, где приведена необходимая информация по использованию протокола IEEE 1588-2008 в телекоммуникационных приложениях.
8.7.2 Расчет количества кадров системы по времени GPS
Общая база для расчета количества кадров системы (SFN) по времени GPS (или GNSS) основана на следующих предпосылках:
- время PTP в интерфейсе обработанного сигнала использует временную шкалу PTP;
- начало отсчета в системе PTP — 1 января 1970 г. 00:00:00 TAI, т.е. 31 декабря 1969 г. 23:59:51.999918 UTC;
- время PTP в интерфейсе обработанного сигнала можно отследить по генератору PRTC, если требуется синхронизация в масштабах сети для блоков O-RU по радиоинтерфейсу (как в TDD 5G);
- по времени PTP можно вычислить количество секунд, прошедших с начала отсчета GPS (полночь, 6 января 1980 г.), поскольку разность между началами отсчета PTP и GPS является постоянной. Секунды GPS выражаются в виде действительного числа;
- секунды GPS следует использовать для вычисления номера кадра FrameNumber в зависимости от следующих параметров:
FrameNumber = floor(\frac{GPSseconds - \beta*0,01 - \frac{\alpha}{1,2288*10^{9}}}{framePeriodinSeconds})mod(maxFrameNumber + 1) . (10)
Количество выражается в секундах, длительность кадра в секундах framePeriodinSeconds = 0,01; максимальное количество кадров maxFrameNumber = 1023.
Параметры \alpha и \beta определены в таблице 96.
Обмен параметрами \alpha и \beta
| Направление | Параметр | Диапазон | Разрешение |
| От O-DU к O-RU | Смещение \alpha (NR) синхронизации радиокадров <*> | \alpha : 0...1,2288e7 \alpha <*> (1/1,2288 нс): 0,00...0,01 с | 1/1,2288 нс |
| От O-DU к O-RU | Смещение \beta (NR) синхронизации радиокадров <*> | \beta : -32 768...32 767 \beta <*> (10 мс): -327 680...327 670 мс | 10 мс |
| <*> Типы данных и значения параметров \alpha и \beta указаны в характеристиках M-плоскости O-RAN. Время начала отсчета \alpha и \beta (т.е. SFN = 0) задается как 1980.1.6 00:00 (UTC). | |||
На рисунке 60 приведены примеры, когда для параметров \alpha и \beta задаются разные значения. Номер кадра в контрольной точке антенны показан относительно времени в секундах GPS. Для простоты отображается время GPS, равное 10 с.
Синхронизация радиокадров, передаваемых от UL в DL с компенсацией в системах TDD, описана в таблице 97, при этом значения по умолчанию применены для диапазонов 5G NR FR1 и FR2. Компенсация NTAoffset — это настраиваемый параметр, используемый для регулирования компенсации по времени. Абсолютная компенсация времени TTAoffset может быть вычислена как NTAoffset * 1/1,96608 ГГц.
Рисунок 60 — Пример параметров \alpha и \beta
Определение TTAoffset и NTAoffset
| Частотный диапазон | Диапазон | Разрешение | По умолчанию |
| FR1 | NTAoffset: 0 — 65535 TTAoffset: 0...33,3 мкс (см. примечание 3) | 0,5 нс | NTAoffset: 25600 (см. примечание 2) TTAoffset: 25600*Тс = 13,02 мкс (см. примечание 1) |
| FR2 | NTAoffset: 0 — 65535 TTAoffset: 0...33,3 мкс (см. примечание 3) | 0,5 нс | NTAoffset: 13792 (см. примечание 2) TTAoffset: 13792*Тс = 7,015 мкс (см. примечание 1) |
| Примечания 1 Тс = ~0,5 нс = 1/1,96608 ГГц. 2 На основе [[13]](#p106196). 3 TTAoffset = 0 с для систем FDD. | |||
9 Рекомендации по формированию луча
9.1 Общие положения
В настоящем разделе описаны терминология, правила, свойства и варианты использования, связанные с формированием луча и его функциями. Эти требования являются базовыми для работы блоков O-DU, O-RU и для моделирования в M-плоскости.
9.2 Иерархия структуры излучения в O-RU
Иерархия структуры радиации в O-RU приведена на рисунке 61.
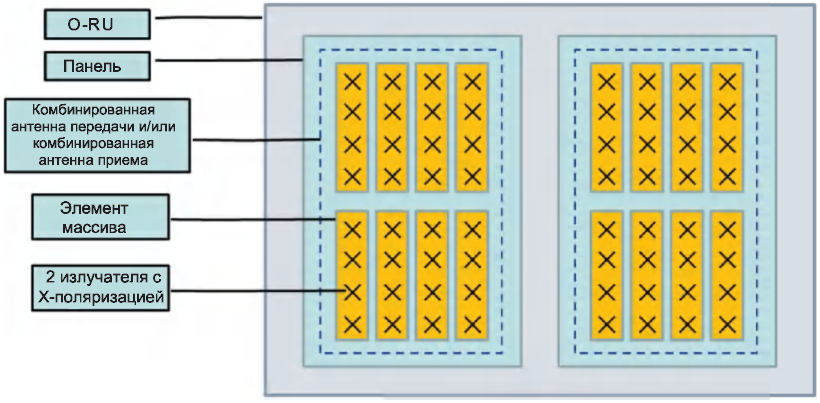
Рисунок 61 — Иерархия структуры излучения
Каждый блок O-RU может быть связан с одной или несколькими панелями.
За каждой панелью могут быть закреплены одна или несколько комбинированных антенн передачи/приема.
Комбинированная антенна передачи/комбинированная антенна приема является логической конструкцией, используемой для маршрутизации данных; имеется связь с физическими антеннами в соответствии с определением конструкции O-RU, значения eAxC могут быть назначены комбинированным антеннам передачи/комбинированным антеннам приема:
- для одной комбинированной антенны передачи/комбинированной антенны приема может быть назначено несколько значений eAxC;
- значение eAxC может быть назначено только одной комбинированной антенне передачи/комбинированной антенне приема.
Каждая комбинированная антенна передачи/комбинированная антенна приема:
- имеет только одну поляризацию для блоков O-RU категории A;
- может включать обе поляризации для блоков O-RU категории B. При этом блоки O-RU должны, по меньшей мере, обеспечивать комбинированные антенны приема для каждой поляризации;
- имеет один или несколько подключенных RU_port_ID;
- может иметь один или несколько элементов массива (одним из вариантов использования является технология антенн, в которой одиночный «элемент массива» может поддерживать высокую степень формирования луча, при этом другой вариант использования связан с необходимостью адресации одиночного элемента в массиве).
Каждый физический элемент массива может считаться входящим в одну или несколько комбинированных антенн передачи/комбинированных антенн приема.
Амплитуда и фаза каждого элемента массива в составе одной комбинированной антенны передачи/комбинированной антенны приема могут контролироваться по весу, на который указывают идентификаторы луча beam_ID(s), получаемые через идентификаторы подключенных портов RU_port_ID(s). При альтернативном варианте идентификаторы луча beam_IDs могут указывать на «состояние» комбинированной антенны неявно, с участием отдельных излучающих элементов, что также возможно согласно требованиям O-RAN.
Предполагается, что при формировании луча элементы массива объединяются по фазе для формирования направленной энергии, следовательно, элементы массива, принадлежащие комбинированной антенне передачи и комбинированной антенне приема, совместно калибруются как группа (несмотря на то, что такая калибровка может быть скрытой в интерфейсе, например она может быть исполнена один раз при изготовлении блока O-RU).
Каждый элемент массива может иметь один или несколько излучателей (где отношение амплитуды и фазы между излучателями невозможно динамически изменить в режиме реального времени).
Информация про излучающий элемент приведена в IEEE 145-1993 (R2004).
9.3 Калибровка
Калибровка представляет собой функцию устранения/минимизации относительной разности амплитуд и фаз в частотной области или временной задержки во временной области между элементами массива, относящимися к одной комбинированной антенне передачи/приема (с учетом эффекта предварительных аналоговых фильтров).
Калибровка также может быть применена между двумя или более комбинированными антеннами передачи/приема, если эти комбинированные антенны относятся к одной группе калибровки, которая является одной из функций блока O-RU.
Примечание - Планируется, что функция калибровки для нескольких комбинированных антенн передачи/приема будет осуществляться в M-плоскости, но не поддерживается в настоящем стандарте. Если эта функция недоступна, предполагается, что калибровка между комбинированными антеннами передачи/приема невозможна.
9.4 Использование beamId для различных методов формирования луча
9.4.1 Общие положения
Существует две основные области, в которых выполняется формирование луча, частотная область и временная область; также имеется возможность их объединения («гибридное формирование луча»). Формирование луча в частотной области происходит между сопоставлением RE и стадиями обработки FFT/iFFT (в UL и DL, соответственно), поэтому, по сути, эта операция является цифровой. Формирование луча во временной области может исполняться в цифровом виде или в аналоговой области.
Характеристика формирования луча в частотной области при применении с OFDM заключается в том, что различные пользователи могут использовать один промежуток времени, но различные лучи. При формировании луча во временной области все пользователи и сигналы во временном промежутке, наоборот, применяют один луч. Гибридное формирование луча дает различным пользователям возможность использовать разные лучи (частотная область) одновременно со всеми пользователями, применяющими луч с общей временной областью. В качестве примера можно привести случай, когда луч временной области обеспечивает направленность в меридиональной плоскости (чтобы все пользователи могли использовать один угломестный луч), при этом лучи частотной области обеспечивают направленность в азимутной плоскости (чтобы различные пользователи могли применять разные азимутные лучи).
При реализации различных видов формирования луча O-RAN поддерживает следующие методы формирования луча:
- формирование луча предопределенным лучом;
- взвешенное динамическое формирование луча (на основе весов с обновлением в режиме реального времени);
- динамическое формирование луча на основе атрибутов (на основе атрибутов луча с обновлением в режиме реального времени);
- формирование луча на основе информации о канале.
Если метод формирования луча на основе информации о канале используется по меньшей мере для одного слоя (или пространственного потока), то блок O-DU должен использовать один метод формирования луча для всех слоев (или пространственных потоков) тех или иных элементов временных и частотных ресурсов. Аналогично, если метод формирования луча на основе атрибутов используется для не менее чем одного слоя (или пространственного потока), то блок O-DU должен использовать одинаковый метод формирования луча для всех слоев (или пространственных потоков) тех или иных элементов временных и частотных ресурсов.
При использовании метода формирования луча предопределенным лучом индекс луча с наименованием beamId указывает на конкретный луч, предварительно заданный для использования в блоке O-RU. Индекс beamId может указывать на луч частотной области, или луч временной области, или их сочетание («гибридный» луч), при этом блок O-DU должен получать информацию для обеспечения надлежащего применения индекса beamId, например: блок O-DU не может применять различные лучи временной области для различных PRB с одним символом OFDM. Метод, используемый в блоке O-RU для формирования луча, не является существенным, в нем может быть управление усилением и фазой для нескольких элементов антенны, или несколько антенн со сформированной энергией, или иная технология. Предполагается, что блок O-RU будет передавать данные по характеристикам пускового луча в блок O-DU по M-плоскости, но блок O-DU не получает информации о способе фактического создания луча в блоке O-RU.
Под методом динамического формирования луча на основе значения понимается формирование блоком O-DU определенных весовых коэффициентов, поэтому блок O-DU должен получить информацию о конкретных характеристиках антенны блока O-RU, в том числе информацию о том, сколько элементов антенны находится в вертикальном или горизонтальном направлении, а также о расстоянии между элементами антенн. Весовой вектор, связанный с каждым лучом, имеет значение beamId.
Подобно формированию луча на основе индекса динамическое формирование луча на основе атрибутов позволяет O-DU заставлять O-RU использовать определенный beamId, но в этом случае данный beamId связан с определенными атрибутами луча, как описано в 4.3.7.2. Как O-RU достигает реализации лучей, не указано, однако O-DU необходимо знать, генерируется ли луч, идентифицированный с помощью beamId, как луч частотной области или луч временной области, чтобы обеспечить правильное применение beamId, например: O-DU не может применять разные лучи во временной области к разным PRB в одном символе OFDM.
При использовании метода формирования луча на основе информации о канале O-DU периодически предоставляет информацию о канале для каждого UE (обычно реже, чем для каждого слота), а затем O-DU послотово предоставляет информацию о планировании, которую O-RU использует вместе с информацией о канале для вычисления надлежащих весов формирования луча для конкретного слота с его совместно запланированными UE. При этом отсутствует значение beamId, связанного с формированием луча, вместо этого предоставляется ueID, связанный с каждой секцией данных. Поэтому настоящий пункт, касающийся использования beamId, не имеет отношения к этому методу формирования луча.
9.4.2 Формирование луча предопределенным лучом
При реализации формирования луча на основе индексов необходимо, чтобы O-RU сообщал O-DU, является ли тип формирования луча частотной областью, временной областью или их комбинацией («гибридное формирование луча»). В случае только частотной области или только временной области beamId является просто индексом определенного вектора весов формирования луча или другого метода формирования луча. В случае гибридного формирования луча в O-RU присутствуют предварительно загруженные векторы весов частотной области и векторы весов временной области (они применяются отдельно). BeamId указывает на единый комбинированный вектор весов частотной области и временной области. Однако в действительности будет производиться применение вектора веса формирования луча в частотной области и отдельно множества векторов веса формирования луча во временной области, по одному на каждое значение веса в частотной области.
При этом M-плоскость должна передаваться от O-RU к O-DU при запуске как часть самоописания O-RU. Список доступных beamId и их характеристики приведен в настоящем пункте.
Не требуется, чтобы beamId располагались в последовательном порядке или чтобы между значениями beamId не было промежутков. Единственным ограничением является то, что значение нуля beamId зарезервировано, поэтому не может относиться ни к какой-либо частотной области, временной области или гибридному лучу.
Чтобы стандартным образом использовать формирование луча предопределенным лучом, O-RAN считает, что формирование луча должно быть определено так, чтобы энергия (в DL) или чувствительность (в UL) фокусировалась либо на «крупную», либо на «мелкую» ячеистость с возможными перекрытиями. Таким образом, «широковещательные» лучи можно использовать для покрытия более широкой области с меньшей мощностью или чувствительностью, в то время как лучи с большей мощностью или более высокой чувствительностью могут быть использованы, например, для каждого UE. На рисунке 62 показан пример предполагаемого расположения лучей.
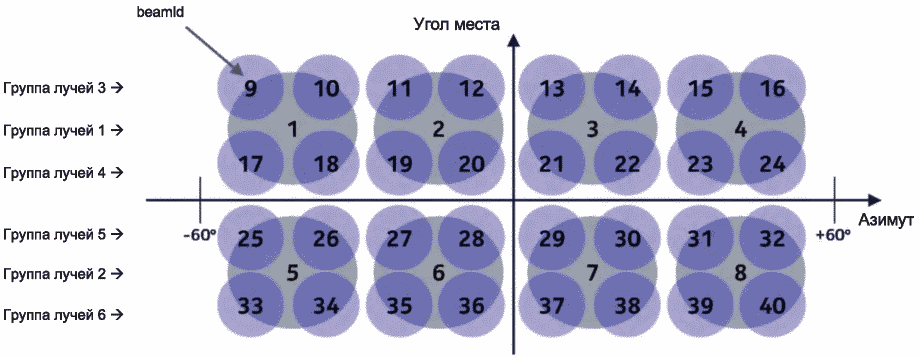
Примечание - Овалы представляют собой лучи; числа в овалах — beamId.
Рисунок 62 — Пример формирования луча в частотной области с обновляемым весом плюс во временной области с заданным временем
На рисунке 62 представлена концепция группы лучей. Группа лучей — это набор beamId, которые по какой-либо причине могут быть использованы одновременно. Исходя из представленного на рисунке 62 можно сделать предположение, что угломестное направление является временной областью, а азимутальное направление — частотной областью; лучи частотной области в одной группе временной области могут быть применены одновременно, но разные группы временной области должны быть разделены во времени.
На рисунке 62 показана необходимость описания перекрытия и примыкания лучей. Например, необходимо передать, что beamId = 1 — это широкий луч, перекрывающийся узкими beamId = {9, 10, 17, 18}, и что beamId = 18 — это узкий луч, перекрывающийся широким beamId = 1. Также необходимо передать, что beamId = 1 имеет в качестве соседей beamId = {2, 5, 11, 19, 25, 26} и что beamId = 18 имеет в качестве соседей beamId = {2, 5, 10, 17, 19, 26}. Перекрывающиеся лучи не должны планироваться вместе, чтобы избежать помех, а соседние лучи — чтобы не допустить помех там, где это возможно.
Таким образом, специфические характеристики луча, все в расчете на один beamId, следующие:
- тип луча для beamId предмета, пронумерованный как широкий луч или узкий луч; при этом не предпринимаются попытки количественно определить «широкий» и «узкий» с точки зрения ширины луча, это лишь относительное отношение;
- идентификатор группы лучей для beamId предмета в виде целого числа;
- отношение широкий/узкий луч в виде списка: если beamId предмета широкий, это список связанных узких лучей, а если beamId предмета узкий, это список связанных широких лучей;
- соседний луч в виде списка: список всех лучей, которые могут создавать помехи для beamId предмета.
O-RU, поддерживающий предопределенное формирование луча, также может поддерживать сдвиг зоны покрытия по команде M-плоскости, называемой функцией «предопределенное смещение наклона луча». O-RU должен передавать свои возможности и связанные параметры для функции «смещения при наклоне предопределенного луча», если она поддерживается. Эта функция позволяет оператору регулировать зону покрытия O-RU по углу места и (или) углу азимута. На рисунке 63 показан пример операции смещения при наклоне предопределенного луча. По умолчанию предопределенный луч имеет собственный угол отклонения, обозначенный как угол места \theta , азимутальный угол \phi . Если контроллер O-RU конфигурирует угол места смещения при наклоне на +A градусов, а угол азимута смещения при наклоне — на +B градусов, то O-RU должен регенерировать лучи для изменения своего угла отклонения до величины угла места « \theta + \text{А} » и величины угла азимута « \phi + \text{В} ». Команда M-плоскости предоставляет углы места и азимута смещения при наклоне предопределенного луча. Для регенерации лучей O-RU может загрузить один из нескольких предсохраненных весовых векторов луча, соответствующих всем поддерживаемым предопределенным значениям наклона луча, или может регенерировать веса луча после приема команды M-плоскости. Это зависит от реализации O-RU.
Значения угла места, наклона, смещения менее 0 представляют смещение вверх зоны обслуживания по умолчанию в сторону зенита (т.е. соответствуют уменьшению зенитного угла), а значения более 0 — смещение зоны обслуживания вниз по умолчанию в сторону от зенита (т.е. соответствуют увеличению зенитного угла).
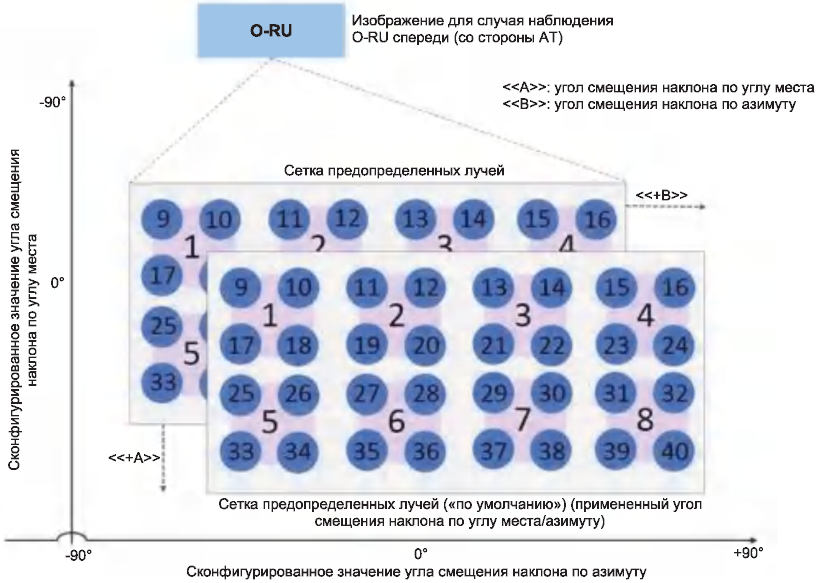
Рисунок 63 — Пример сдвига сетки предопределенных лучей со смещением наклона
9.4.3 Динамическое формирование луча на основе веса
Формирование луча на основе обновленного веса в реальном времени работает так же, как и формирование луча на основе индекса, за исключением того, что необходимость O-DU передавать фактический вес луча в O-RU создает дополнительную сложность.
9.4.3.1 Динамическое формирование луча в частотной или временной области на основе веса (негибридное)
В случае формирования луча в частотной или временной области, где веса формирования луча могут обновляться в реальном времени и иметь значение beamId, связанное с весами, beamId обрабатывается одинаково: он указывает на набор весов, которые управляют усилением и фазой элементов массива, а количество весов равно количеству элементов массива. Во многих случаях величина каждого комплексного значения веса будет равна единице, но это необязательно, в частности: «сужение» может потребовать весовых значений менее единицы для некоторых элементов массива. Значения веса перед любым сжатием будут дробными, поэтому значение I или Q не может превышать положительную или отрицательную единицу.
В следующем списке описывается информация, которую M-плоскость должна переносить от O-RU к O-DU при запуске как часть самоописания O-RU, информация указана для каждого массива (так что для каждой tx-матрицы или на каждую rx-матрицу):
- тип формирования луча, обозначаемый как «частотный», «временной» или «гибридный»;
- максимальное количество поддерживаемых значений beamId на основе веса (может быть нулевым) — numBeams. O-RU могут иметь ограничения памяти, что означает, что количество лучей ограничено; ноль означает, что эта tx-матрица или rx-матрица не поддерживает формирование луча на основе веса;
- поддерживаемое начальное значение beamId на основе веса — initBeamId. Различные диапазоны beamId могут поддерживать формирование луча на основе веса по сравнению, например, с формированием луча предопределенным лучом;
- частотная гранулярность формирования луча во временной области, обозначенная как «на компонентную несущую» или «на полосу». Значение присутствует только для формирования луча во временной области;
- временная гранулярность формирования луча во временной области, обозначенная как «на символ OFDM» или «на каждый слот». Значение присутствует только для формирования луча во временной области.
Поскольку лучи должны генерироваться O-DU, для O-RU не определены характеристики луча, поэтому они не сообщаются.
Фактическое количество весов K в весовых векторах частотной или временной области будет установлено на основе модели антенны O-RU (см. 9.5).
9.4.3.2 Динамическое гибридное формирование луча на основе веса
В настоящем пункте рассмотрены два подсценария, в которых для одного из подсценариев веса как в частотной области, так и во временной области могут быть обновлены в реальном времени, а для другого подсценария веса в частотной области могут обновлены в реальном времени, но лучи во временной области зафиксированы.
В подсценарии гибридного формирования луча с обновляемым весом в частотной и временной областях весовой вектор формирования луча представляет собой сочетание весов частотной области и весов временной области, поэтому его можно рассматривать как более длинный весовой вектор. Если использовано блочное сжатие веса луча (блок с плавающей запятой, блочное масштабирование или сжатие по закону \mu ), то размер блока является одним весовым вектором формирования луча (как в частотной, так и во временной областях). Фактическое количество весов в составных весовых векторах частотной плюс временной областей (K' + K) будет определено на основе модели антенны O-RU (см. 9.5).
Ниже приведена информация, которая должна быть передана по M-плоскости от O-RU к O-DU при запуске как часть самоописания O-RU. Информация указана для каждого массива (для каждой tx-матрицы или на каждую rx-матрицу):
- тип формирования луча, обозначаемый как «частотный», «временной» или «гибридный», в данном случае будет гибридным;
- максимальное количество поддерживаемых значений beamId на основе веса (может быть нулевым) — numBeams. O-RU могут иметь ограничения памяти, что означает — количество лучей ограничено; ноль означает, что эта tx-матрица или rx-матрица не поддерживает формирование луча на основе веса;
- поддерживаемое начальное значение beamId на основе веса — initBeamId. Различные диапазоны beamId могут поддерживать формирование луча на основе веса по сравнению, например, с формированием луча предопределенным лучом;
- частотная гранулярность формирования луча во временной области, обозначенная как «на компонентную несущую» или «на полосу»;
- временная гранулярность формирования луча во временной области, обозначенная как «на символ OFDM» или «на каждый слот».
Количество весов лучей во временной области, связанных с заданным beamId, такое же, как и количество элементов массива, которое равно K, но количество весов в частотной области меньше, будучи K'. p' представляет размерность операции формирования луча во временной области, так что K = K' * p'. Общая длина весового вектора формирования луча, включая веса K' в частотной области и веса K во временной области, составляет K' + K = K' + (K' * p') = K' * (p' + 1). На рисунке 64 показан пример, где K = 16, K' = 4 и p' = 4, а длина весового вектора формирования луча (при комбинировании частотной и временной областей) составляет 20 комплексных весов.
Для подсценария гибридного формирования луча с обновляемыми весами в частотной области и фиксированными лучами во временной области весовой вектор формирования луча представляет собой сочетание весов в частотной области и номеров лучей во временной области с весами в частотной области в первой половине вектора и номерами лучей во временной области во второй половине вектора. Этот вектор не следует рассматривать просто как более длинный весовой вектор, поскольку веса в частотной области могут быть сжаты, но номера лучей во временной области не должны сжиматься. Если используется блочное сжатие веса луча (блок с плавающей запятой, блочное масштабирование или сжатие по закону \mu ), то размер блока представляет собой один весовой вектор формирования луча, но только ту половину весового вектора, которая содержит веса в частотной области. Оставшаяся половина вектора, содержащего номера лучей во временной области, не может быть сжата и содержит целые номера лучей во временной области.
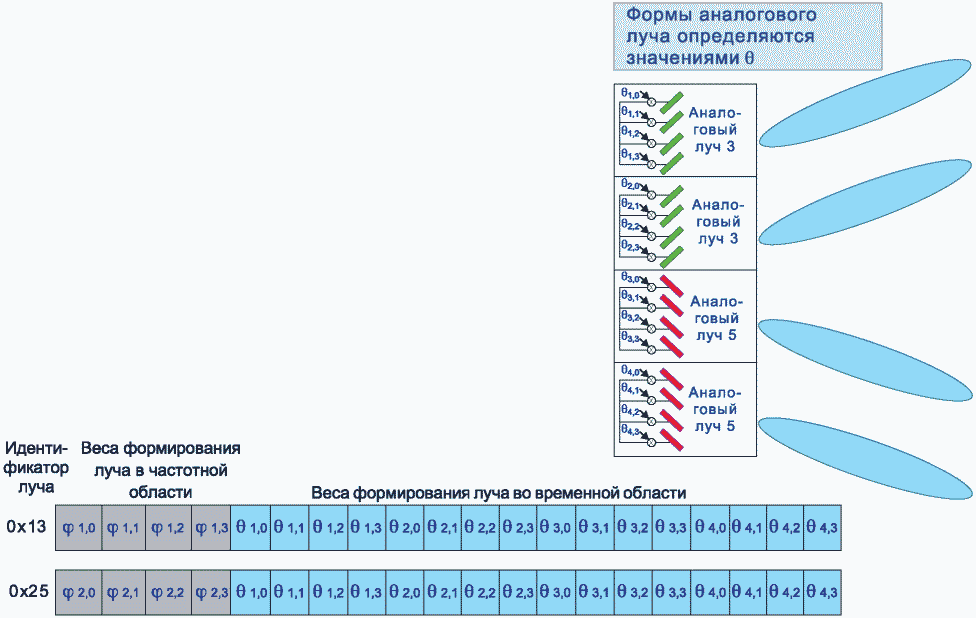
Примечание - Когда в одном символе используются разные гибридные лучи и применяются beamId 0x13 и 0x25, веса во временной области должны быть одинаковыми (обозначены значениями \theta ), а количество весов во временной области равно количеству элементов массива K (в данном случае 16). Веса в частотной области могут различаться (показаны как два разных набора значений \phi ), и их меньше, а именно — K' (здесь 4) весовых значений в частотной области.
Рисунок 64 — Пример формирования луча в частотной и временной областях с обновляемым весом
Фактическое количество весов в составных векторах весов в частотной области плюс номера лучей во временной области (K' и K) будут определены на основе модели антенны O-RU (см. 9.5) с количеством весов K' в частотной области, указывающим, какие элементы в векторе подвергаются сжатию (первые комплексные значения K' в векторе).
Ниже приведена информация, которая должна передаваться по M-плоскости от O-RU к O-DU при запуске как часть самоописания O-RU. Информация указана для каждого массива (для каждой tx-матрицы или на каждую rx-матрицу):
- тип формирования луча, обозначаемый как «частотный», «временной» или «гибридный», в данном случае гибридный;
- максимальное количество поддерживаемых значений beamId на основе веса (может быть нулевым) — numBeams. O-RU могут иметь ограничения памяти, это значит, что количество лучей ограничено; ноль означает, что эта tx-матрица или rx-матрица не поддерживает формирование луча на основе веса;
- поддерживаемое начальное значение beamId на основе веса — initBeamId. Различные диапазоны beamId могут поддерживать формирование луча на основе веса по сравнению, например, с формированием луча предопределенным лучом;
- частотная гранулярность формирования луча во временной области, обозначенная как «на компонентную несущую» или «на полосу». Значение присутствует только для формирования луча во временной области;
- временная гранулярность формирования луча во временной области, обозначенная как «на символ OFDM» или «на каждый слот». Значение присутствует только для формирования луча во временной области;
- для каждого из лучей во временной области (номер определен на основе модели антенны O-RU) есть атрибуты луча (см. 10.3.2).
Количество номеров лучей во временной области, связанных с данным beamId (K'), будет равно количеству весов лучей в частотной области для этого beamId. Это связано с тем, что каждый вес формирования луча в частотной области применяется к потоку данных, который впоследствии формируется лучом во временной области с использованием определенного номера луча, поэтому при наличии, например, K' = 4 веса в частотной области, связанных с данным beamId, будет четыре номера луча во временной области, также связанных с этим beamId. На рисунке 65 показан пример, в котором четыре веса \phi_{x,y} частотной области применяются с четырьмя номерами формирования луча во временной области (3 и 5). В данном случае количество весов K' в частотной области, указанное моделью антенны, будет четыре, поэтому первые четыре значения в каждом векторе будут комплексными дробными значениями и будут сжатыми, а вторые четыре значения будут действительными целыми числами и не будут сжатыми.
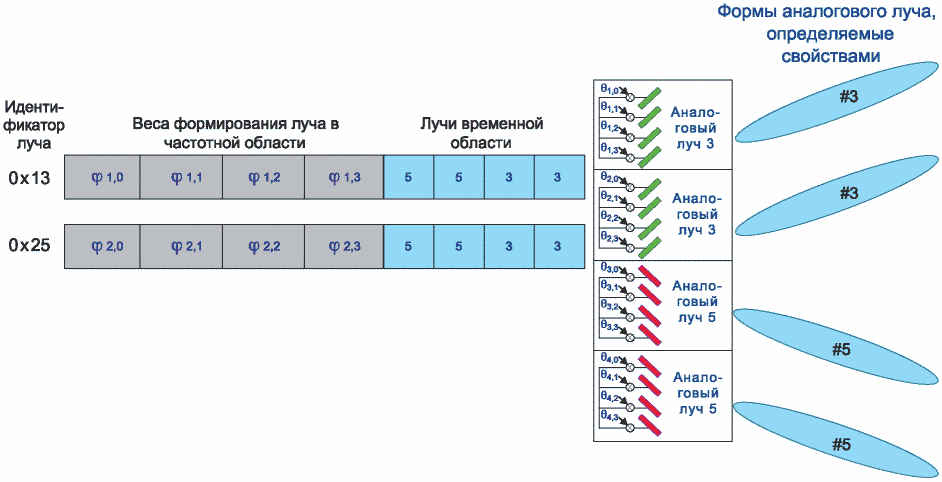
Примечание - В однопользовательском MIMO может потребоваться использовать два разных луча TD для одного символа (и предпочтительно все антенные элементы, поэтому не следует использовать веса FD с нулевым значением) и для одного eAxC, поэтому нужно несколько лучей TD, в частности по одному на аналого-цифровой преобразователь (АЦП)/цифроаналоговый преобразователь (ЦАП). Как правило, это применимо только для O-RU категории B (предварительное кодирование в O-RU).
Рисунок 65 — Пример формирования луча в частотной области с обновляемым весом плюс во временной области с заданным временем
9.4.4 Динамическое формирование луча на основе атрибутов
Динамическое формирование луча на основе атрибутов работает аналогично динамическому формированию луча на основе веса, за исключением того, что это, по сути, операция формирования луча во временной области (оба являются «динамическими», что означает, что определение луча, указанное значением beamID, может быть изменено с помощью сообщения C-плоскости). Также вместо весов формирования луча, связанных с определенным beamId, отправляемым из O-DU в O-RU в дополнении секции типа 1, атрибуты луча, связанные с определенным beamId, отправляются вместо этого из O-DU в O-RU в другом дополнении секции типа 2.
Ниже приведена информация, которая должна быть передана по M-плоскости от O-RU к O-DU при запуске как часть самоописания O-RU:
- тип формирования луча, обозначаемый как «частотный» или «временной» (а не «гибридный»);
- максимальное количество поддерживаемых значений beamId (может быть нулевым) — numBeams. O-RU могут иметь ограничения по памяти, что означает — количество лучей ограничено; ноль означает, что эта tx-матрица или rx-матрица не поддерживает динамическое формирования луча на основе веса;
- поддерживаемое начальное значение beamId — initBeamId. Различные диапазоны beamId могут поддерживать созданный луч на основе веса по сравнению, например, с формированием луча предопределенным лучом;
- допустимый диапазон bfAzPt;
- допустимый диапазон bfZePt;
- допустимый диапазон bfAz3dd;
- допустимый диапазон bfZe3dd;
- допустимый диапазон bfAzSI;
- допустимый диапазон bfZeSI.
9.4.5 Формирование луча на основе информации о канале
beamId не имеет значения и не используется в случае формирования луча на основе информации о канале.
9.5 Модель антенны O-RU, поддерживаемая O-RAN
9.5.1 Общие положения
Знание модели антенны O-RU имеет решающее значение для определенных типов формирования луча. Следующая модель применима к O-RU с одной или несколькими антеннами, где каждая антенна имеет массив тех элементов, которые однородны (все элементы имеют одинаковые свойства) и организованы в прямоугольный массив (со строками и столбцами), являющийся двухмерным (плоским).
O-RU передает по M-плоскости логическую модель O-RU, состоящую из одного или нескольких массивов, включающих один или несколько элементов массива. Элемент массива представляет собой независимо управляемый объект, включающий в себя один или несколько излучающих элементов и связанных элементов радиочастотной обработки.
Примечание - Прием (RX) и передача (TX), как правило, управляются независимо, так как в модели передающая и принимающая матрицы описаны в качестве отдельных объектов. Если O-RU поддерживает формирование луча, то формирование луча реализуется в пределах каждого массива отдельно, т.е. вектор веса формирования луча применим в пределах одного массива. Один или несколько массивов могут занимать одно физическое место, например: принимающую и передающую матрицы, в которых использован одинаковый набор излучателей.
Согласно требованиям методов формирования луча, которые используют динамическое формирование луча с весами формирования луча, передаваемыми в сообщении C-плоскости (в отличие от предопределенных лучей), O-DU должен определять свойства антенны. Применение различных методов формирования луча подразумевает владение информацией о различных подмножествах свойств антенны.
9.5.2 Системы координат
Некоторые из параметров, описывающих модель антенны, относятся к системе координат, определяющей три оси и три угла. Определены две системы координат: система координат массива и система координат O-RU.
Система координат массива представлена на рисунке 66.
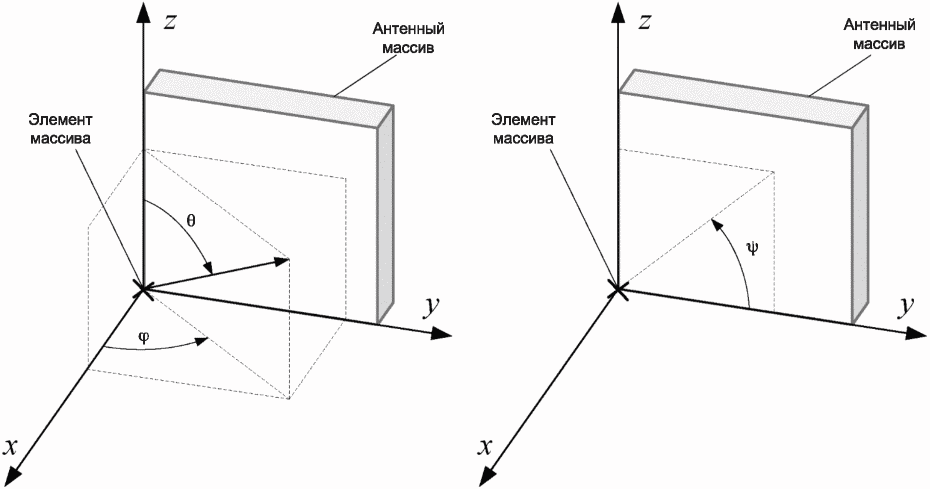
Рисунок 66 — Система координат массива
На рисунке 66 представлен вид спереди на массив-панель (со стороны UE). Стрелки указывают возрастающие значения координат:
- x указывает на широкую сторону;
- y увеличивается вправо со столбцами антенного массива;
- z указывает в зенит;
- \phi — азимутальный угол, вращение против часовой стрелки вокруг оси z, 0° указывает на широкую сторону, 90° — на ось Y;
- \theta — зенитный угол, вращение против часовой стрелки вокруг оси y, 0° указывает на зенит, 90° — на горизонт;
- \Psi — угол, вращение против часовой стрелки вокруг оси x, 0° указывает на горизонт, 90° — на зенит.
Система координат массива центрируется в центре крайнего левого нижнего элемента массива. Система координат массива применима в пределах одного массива.
Система координат O-RU — это система координат выбранного массива O-RU. Выбор фиксируется исполнением O-RU. Система координат O-RU применима в пределах одного O-RU.
9.5.3 Параметры модели антенны O-RU
Модель антенны O-RU можно описать следующими параметрами:
- K — количество элементов массива в массиве (необходимо обратить внимание, что K = M * N * P * Q);
- M — количество строк элементов массива в массиве. M > 0; значение 0 зарезервировано для использования в дальнейшем;
- N — количество столбцов элементов массива в массиве. N > 0; значение 0 зарезервировано для использования в дальнейшем;
- P — количество поляризаций в массиве. P > 0; значение 0 зарезервировано для использования в дальнейшем;
- Q — количество перекрывающихся элементов массива (уровней массива) в массиве. Каждый уровень массива имеет M-строк, N-столбцов и P-поляризаций. Q > 0; значение 0 зарезервировано для использования в дальнейшем;
- x, y, z — положение центра крайнего левого нижнего элемента массива в системе координат O-RU;
- \phi , \theta — направление вектора нормали перпендикулярно поверхности массива в системе координат O-RU (вектор нормали массива соответствует оси x в системе координат массива);
- dy — среднее расстояние между центрами ближайших элементов массива по оси y в системе координат массива (расстояние между столбцами); значение 0 зарезервировано для использования в дальнейшем;
- dz — среднее расстояние между центрами ближайших элементов массива по оси z в системе координат массива (расстояние между строками); значение 0 зарезервировано для использования в дальнейшем;
- список поляризаций в массиве (в этом списке P-элементов, каждый из которых представляет p-ю поляризацию); значения упорядочены в порядке возрастания угла.
Пример - Кросс-поляризованный массив, содержащий элементы одной из двух линейных поляризаций, можно описать списком (-45°, +45°), указывающим на то, что элемент массива с индексом поляризации p = 0 имеет линейную поляризацию -45°, а элемент массива с индексом поляризации p = 1 имеет линейную поляризацию +45°;
- независимый бюджет мощности для каждого уровня — в случае массива с несколькими уровнями соответствующие элементы (расположенные в одной строке и столбце и с одинаковой поляризацией) разных уровней могут иметь общий бюджет мощности или независимые бюджеты мощности.
Для массива, поддерживающего гибридное формирование луча (см. 9.4.3), необходимы дополнительные параметры:
- K' — количество весов формирования луча \phi_{K} , в частотной области, которые могут применяться в массиве. 0 < K' < K; значение 0 зарезервировано для массива, не поддерживающего гибридное формирование луча;
- h(k) — преобразование элемента массива k в вес формирования луча \phi_{K} , в частотной области, где k' = h(k).
Преобразование представлено в виде списка списков: для каждого 0 < k' < K список номеров K/K', идентифицирующих элементы массива, к которым применяется вес \phi_{K} , формирования луча в частотной области k' = h(k), если номер k находится в списке, соответствующем k'.
В 9.5.4 описано, как именно присваивать номера элементам массива.
Модель предполагает, что количество элементов массива, соответствующих весу формирования луча \phi_{K} , в частотной области, одинаково для каждого k' (0 < k' < K'), а элементы, соответствующие весам формирования луча, образуют прямоугольную форму без перекрытия, т.е. каждый элемент массива связан ровно с одним весом формирования луча \phi_{K} , в частотной области.
Модель антенны O-RU предоставляет параметры, описывающие ключевые возможности элементов массива. Модель предполагает, что массив однороден и все элементы имеют одинаковые свойства. Каждое отдельное значение применимо ко всем элементам в массиве.
Параметры, описывающие элементы массива, применимые к передающей и принимающим матрицам:
- половина мощности в горизонтальной плоскости (-3 дБ) — ширина луча диаграммы направленности элементов массива;
- половина мощности в вертикальной плоскости (-3 дБ) — ширина луча диаграммы направленности элементов массива;
- четверть мощности в горизонтальной плоскости (-6 дБ) — ширина луча диаграммы направленности элементов массива;
- четверть мощности в вертикальной плоскости (-6 дБ) — ширина луча диаграммы направленности элементов массива.
Вышеуказанная ширина луча представляет собой углы (выраженные в градусах) между точками половинной мощности (-3 дБ) или точками четверти мощности (-6 дБ), соответственно, главного лепестка по отношению к пиковой излучаемой мощности главного лепестка. Горизонтальная и вертикальная плоскости соответствуют плоскости xy и плоскости xz соответственно массива в системе координат массива.
Параметр, описывающий элементы массива, специфичный для передающей матрицы: ma.k — максимальная среднеквадратичная номинальная мощность элемента массива. Использование максимальной номинальной среднеквадратичной мощности описано в 5.1.3.3.
9.5.4 Идентификация и упорядочение элементов массива
Во многих приложениях необходимо присвоить элементу массива номер k так, чтобы 0 < k < K. Одним из примеров является преобразование положения (представленного k так, чтобы 0 < k < K) для веса формирования луча в векторе формирования луча в элемент массива. Еще один пример — идентификация элементов массива в модели антенны.
Для идентификации и упорядочивания каждому элементу массива функцией f (m, n, p, q) присваивается номер k:
f(m, n, p, q) = q — P - M — N + p — M - N + m — N + n,
где m — ряд (снизу вверх), 0 < m < M;
n — столбец (слева направо, вид спереди массива), 0 < n < N;
p — индекс поляризации, 0 < p < P; поляризационное значение индекса поляризации p составляет \psi_{p} ;
q — уровень массива, 0 < q < Q.
Для прямоугольного массива функция f (m, n, p, q) может быть обращена, что позволяет указать «кортеж» (m, n, p, q) k-го элемента.
9.5.5 Отношения между элементами массива
Согласно методам формирования луча на основе динамического формирования луча с весами формирования луча, передаваемыми в сообщениях C-плоскости (в отличие от предопределенных лучей), определенные элементы одного массива совмещены с элементами другого массива, например: принимающая и передающая матрицы, в которых использован одинаковый набор излучателей. Кроме того, одна или несколько передающих матриц могут совместно применять элементы и части трактов радиочастотной обработки (например, усилитель мощности), что приводит к общему бюджету мощности, описываемому максимальной среднеквадратичной мощностью.
Если элемент ka массива A и элемент kb массива B находятся в одной позиции (одна и та же физическая строка и столбец), то ka и kb совмещены.
Если элемент ka массива A и элемент kb массива B совмещены и имеют общий бюджет мощности, то ka и kb совместно используются.
Отношение совмещения является симметричным: ka и kb совмещены только тогда, когда kb и ka совмещены.
Отношение совмещения является транзитивным: если ka и kb совмещены и kb и kc совмещены, то ka и kc совмещены.
Отношение совместного использования подразумевает совмещение: если ka и kb совместно используются, то ka и kb совмещены.
O-RU должен направлять сообщения через отношения M-плоскости между элементами массива. O-RU должен избегать сообщения об избыточных отношениях, которые могут быть выведены из других отношений посредством симметричных и транзитивных свойств, а также о последствии отношения совмещения, полученного посредством отношения совместного использования. Кроме того, O-RU должен обеспечивать краткое представление общего случая двух массивов, у которых все элементы взаимосвязаны (например, принимающая матрица с поляризацией -45° и соответствующая ей принимающая матрица с поляризацией +45°).
9.5.6 Использование модели
Модель антенны O-RU, о которой сообщает O-RU, состоит из принимающей и передающей матриц. Принимающая (RX) и передающая (TX) матрицы предоставляют возможность передачи/приема РЧ-сигнала, относящегося к eAxC, и, если формирование луча поддерживается O-RU на данном массиве, возможность формирования луча. На рисунке 67 представлены примеры: красные и зеленые полосы — это элементы массива с различной поляризацией, серый прямоугольник — это физическое устройство, белые прямоугольники — массивы, о которых сообщает O-RU.
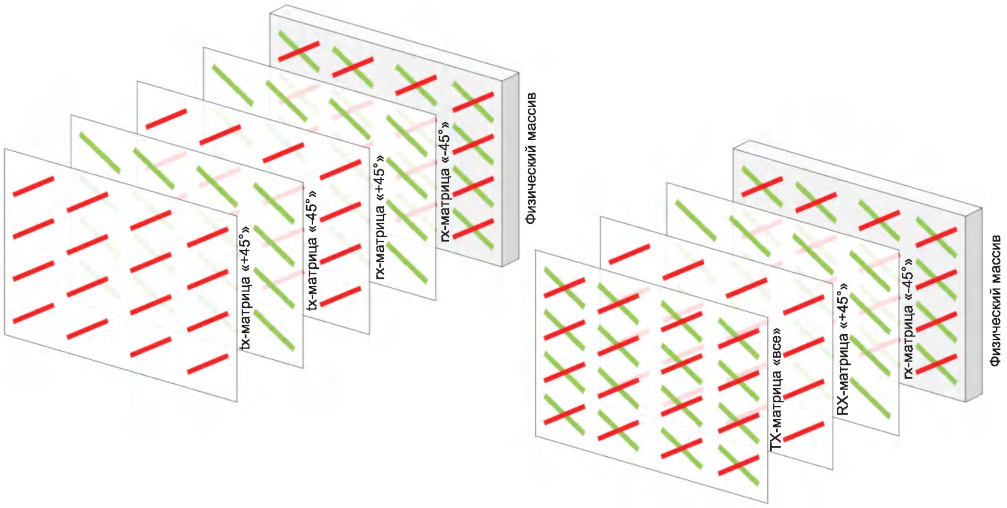
Рисунок 67 — Примеры использования модели TX как двух однополяризационных матриц или одной кроссполяризованной матрицы
В качестве примера на рисунке 67 представлены два исполнения O-RU: O-RU с двумя TX-матрицами, каждая из которых имеет одну поляризацию, и O-RU с одной TX-матрицей с двумя поляризациями (номер и размер TX-матрицы влияют на размер векторов формирования луча). Возможен O-RU, сочетающий в себе оба вышеуказанных исполнения, как показано на рисунке 68.
Аналогично в RX, если O-RU не поддерживает сбор необработанных SRS за счет использования лучей, предназначенных для отключения сигнала от всех элементов, кроме одного, тогда этот O-RU в дополнение к полной RX-матрице может открывать одноэлементные RX-матрицы, представленные на рисунке 69.
O-RU, не поддерживающий формирование луча, может быть представлен матрицами, каждая из которых имеет по одному элементу; O-RU категории B — двухэлементной матрицей для размещения двух поляризаций, тогда как O-RU категории A — TX-матрицей только с одной поляризацией (P = 1). На рисунке 70 показаны два примера исполнения O-RU без формирования луча: O-RU с двумя однополяризационными TX-матрицами и O-RU с одной двухполяризационной TX-матрицей. Возможен O-RU, сочетающий в себе оба исполнения.
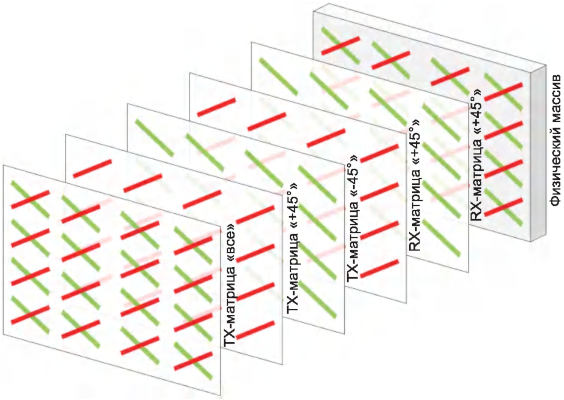
Рисунок 68 — Примеры использования модели TX как двух однополяризационных матриц и одной кроссполяризационной матрицы
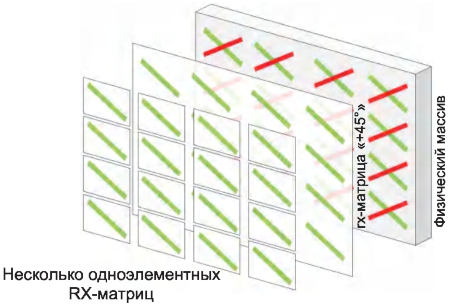
Рисунок 69 — Пример использования модели RX с многоэлементными и несколькими одноэлементными матрицами
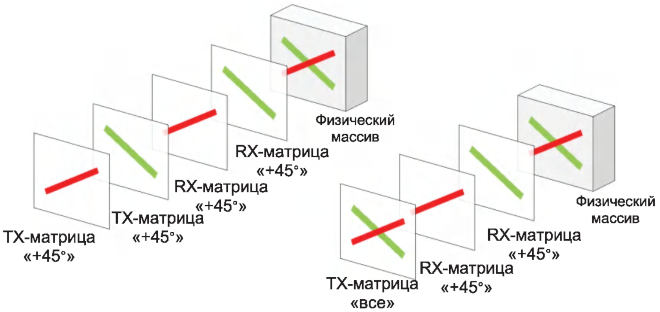
Рисунок 70 — Примеры использования модели O-RU без формирования луча с TX в качестве двух однополяризационных матриц или одной кроссполяризационной матрицы
10 Поддержка распределенных сот
10.1 Общие положения
В настоящем разделе описана поддержка общей соты. Общая сота определена как операция для одной соты (сота может иметь одну или несколько компонентных несущих) несколькими O-RU.
Есть два случая реализации общей соты, показанные на рисунке 71:
- режим FHM: общая сота реализуется FHM и несколькими O-RU. В этом случае FHM размещается между O-DU и несколькими O-RU. FHM моделируется как O-RU с поддержкой LLS-фронтхола (такой же, как обычный O-RU) и с функцией копирования и комбинирования (в дополнение к обычному O-RU), но без возможности передачи/приема радиосигнала. Для функции копирования и комбинирования FHM может поддерживать функцию избирательной передачи и приема. В этой версии каждый O-RU под одним FHM может быть использован для работы либо с одной сотой [сценарий на рисунке 71 а)], либо с разными сотами [сценарий на рисунке 71 б)] с помощью конфигурации M-плоскости;
- режим Cascade [см. рисунок 71 в)]: общая сота реализуется несколькими O-RU, расположенными в цепочке каскадом. В этом случае один или несколько O-RU вставляется между O-DU и O-RU. O-RU в каскадной цепочке, кроме последнего O-RU, должны поддерживать функцию копирования и комбинирования. O-RU, поддерживающие функцию копирования и комбинирования, называются каскадным O-RU. Последний O-RU может также поддерживать функцию копирования и комбинирования, хотя он не используется (т.е. не только обычный O-RU, но и каскадный O-RU может работать как последний O-RU). В настоящем стандарте каждый O-RU в каскадной цепочке использован только для работы с одной сотой.
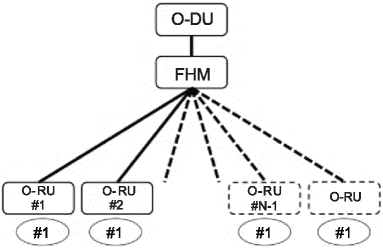 |
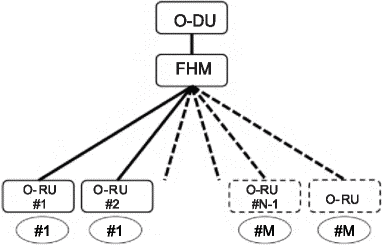 |
 |
|---|---|---|
| а) Режим FHM (сценарий с одной сотой) | б) Режим FHM (сценарий с несколькими сотами) | в) Режим Cascade |
Рисунок 71 — Концепция общей соты
Для режима Cascade использована следующая общая ссылка на узлы в каскадной цепочке. Для режима FHM узлы напрямую называются O-DU, FHM или O-RU, и приведенная ниже терминология не применена в спецификации CUS-плоскости. Термины «северный узел» и «южный узел» также используются для FHM в спецификации M-плоскости, чтобы увеличить общность для моделирования M-плоскости:
- северный узел: для конкретного O-RU в цепочке каскадных O-RU северным узлом является соседний O-RU, который расположен ближе к O-DU. В случае O-RU, который соседствует с O-DU, северным узлом является O-DU;
- южный узел: для O-DU или конкретного O-RU в цепочке каскадных O-RU южным узлом является соседний O-RU, который расположен дальше от O-DU.
В настоящем разделе использованы следующие обозначения:
N — общее количество O-RU, подключенных к FHM для режима FHM, или общее количество O-RU в каскадной цепочке (включая последний O-RU) для режима Cascade;
M — общее количество различных сот, реализованных общим количеством № O-RU, подключенных к FHM для режима FHM, или общее количество разностных сот, реализованных общим количеством № O-RU в каскадной цепочке для режима Cascade. M равно 1 для сценария с одной сотой для режима FHM. В этой версии M равно 1 для режима Cascade;
Nm — общее количество O-RU, реализующих конкретную соту m. Nm равно N (и m = 1) для сценария с одной сотой для режима FHM. В этой версии Nm равно N (и m = 1) для режима Cascade;
n — обозначение конкретного O-RU в наборе O-RU, реализующих конкретную соту.
10.2 Функция копирования и комбинирования
Функция копирования DL показана на рисунке 72.
 |
 |
|---|---|
| а) Режим FHM | б) Режим Cascade |
Рисунок 72 — Поток нисходящего канала для общей соты
В случае нисходящего канала FHM извлекает сообщения eCPRI, поступающие от O-DU в качестве полезной нагрузки кадров Ethernet, копирует их (все сообщение eCPRI, включая заголовок eCPRI и полезную нагрузку eCPRI) без каких-либо изменений в качестве полезной нагрузки в кадры Ethernet и отправляет их в O-RU, реализующие общую соту. FHM определяет эти O-RU из конфигурации M-плоскости. На рисунке 72 показан сценарий с одной сотой, где копирование выполняется для O-RU#1 — O-RU#N. В сценарии с несколькими сотами для конкретной соты m копирование будет выполнено для O-RU#1 — O-RU#Nm.
В случае нисходящего канала каскадный O-RU извлекает сообщения eCPRI, поступающие от северного узла в качестве полезной нагрузки кадров Ethernet, копирует их (все сообщение eCPRI, включая заголовок eCPRI и полезную нагрузку eCPRI) без каких-либо изменений в качестве полезной нагрузки в кадры Ethernet и отправляет их в южный узел.
Функция комбинирования UL показана на рисунке 73.
 |
 |
|---|---|
| Режим FHM | Режим Cascade |
Рисунок 73 — Поток восходящего канала для общей соты
FHM комбинирует данные IQ, соответствующие одному элементу радиоресурса, из множества сообщений eCPRI для UL U-плоскости в кадрах Ethernet, передаваемых из каждого O-RU в соответствии со следующими принципами:
- FHM идентифицирует данные IQ, соответствующие одному элементу радиоресурса, из информационных элементов в транспортном заголовке eCPRI, общем заголовке прикладного уровня и в поле раздела прикладного уровня, которые перечислены в таблице 98. Если происходит фрагментация транспортного уровня, FHM сначала необходимо повторно собрать фрагментированное сообщение;
- FHM извлекает информацию о сжатии (при ее наличии), iSample и qSample из этих соответствующих сообщений eCPRI и вычисляет комбинированные iSample и qSample, добавляя iSample и qSample по отдельности, принимая во внимание информацию о сжатии.
Если использовано сжатие данных U-плоскости, то:
Combined iSample = Compress {Sum {Decompress {iSample_#), ..., Decompress {iSample_#Nm))),
Combined qSample = Compress {Sum {Decompress {qSampleJtl), ..., Decompress {qSample_#Nm))),
Combined iSample = Sum {iSample_#, ..., iSample_#Nm),
Combined qSample = Sum {qSample_#, ..., qSample_#Nm),
где iSample_#n — это iSample, полученный от O-RU #n, а qSample_#n — это qSample, полученный от O-RU #n;
- если в результате операции комбинирования происходит переполнение, iSample и/или qSample должны прикрепляться к ближайшему значению, которое может быть представлено в формате сжатия, используемом для комбинированных данных IQ;
- формат сжатия комбинированных данных IQ такой же, как формат сжатия данных IQ, полученных от O-RU;
- в настоящем стандарте не поддерживается избирательное комбинирование сигналов UL.
Элементы информации, которые необходимо проверить, когда FHM/каскадный O-RU комбинирует сообщения U-плоскости UL
| Поле | Элемент информации |
|---|---|
| Заголовок eCPRI | ecpriPcid |
| Общий заголовок прикладного уровня | dataDirection, frameId, subframeId, slotId, symbolid |
| Поле секции прикладного уровня | rb, symInc, startPrbu, numPrbu |
После комбинирования FHM генерирует заголовок eCPRI (поле ecpriSeqid, сгенерированное FHM, независимое и не является копией поля, полученного от O-RU; другие поля — копии полей, полученных от O-RU), добавляет комбинированные данные IQ в качестве тела сообщения eCPRI, создает кадры Ethernet, несущие сообщения eCPRI в качестве полезной нагрузки, и пересылает их в O-DU.
На рисунке 73 показан сценарий с одной сотой, где комбинирование выполняется для O-RU#1 — O-RU#N. В сценарии с несколькими сотами для конкретной соты комбинирование будет выполнено для O-RU#1 — O-RU#Nm.
Каскадный O-RU комбинирует данные IQ, соответствующие одному элементу радиоресурса из воздуха и из сообщений eCPRI для U-плоскости UL в кадрах Ethernet, передаваемых от южного узла, в соответствии со следующими принципами:
- каскадный O-RU идентифицирует данные IQ, соответствующие одному элементу радиоресурса, из информационных элементов в транспортном заголовке eCPRI, общем заголовке прикладного уровня и в поле раздела прикладного уровня, которые перечислены в таблице 98. Если происходит фрагментация транспортного уровня, каскадному O-RU сначала необходимо повторно собрать фрагментированное сообщение;
- каскадный O-RU извлекает информацию о сжатии (при ее наличии), iSample и qSample из этих соответствующих сообщений eCPRI и вычисляет комбинированные iSample и qSample, добавляя ISample и qSample по отдельности, принимая во внимание информацию о сжатии.
Если использовано сжатие данных U-плоскости, то
Combined iSample = Compress {Sum {Decompress {iSample_from_south-node) and (iSample_from air))),
Combined qSample = Compress {Sum {Decompress {qSample_from_south-node) and qSample_from air)),
Combined iSample = Sum (iSample_from_south-node and iSample_from air),
Combined qSample = Sum (qSample_from_south-node and qSample_from air),
где iSample_from_south-node — это iSample, полученный от южного узла;
qSample_from_south-node — это qSample, полученный от южного узла;
iSample_from_air — это iSample, полученный с воздуха;
qSample_from_air — это qSample, полученный с воздуха;
- если в результате операции комбинирования происходит переполнение, iSample и/или qSample должны прикрепляться к ближайшему значению, которое может быть представлено в формате сжатия, используемом для комбинированных данных IQ;
- формат сжатия комбинированных данных IQ такой же, как и формат сжатия данных IQ, полученных от южного узла;
- в настоящем стандарте не поддерживается избирательное комбинирование сигналов UL.
После комбинирования каскадный O-RU генерирует заголовок eCPRI (поле ecpriSeqid, сгенерированное каскадным O-RU, независимое и не является копией поля, полученного от южного узла; другие поля — копии полей, полученных от южного узла), добавляет комбинированные данные IQ в качестве тела сообщения eCPRI, создает кадры Ethernet, несущие сообщения eCPRI в качестве полезной нагрузки, и пересылает их на северный узел.
Во избежание помех и увеличения шума можно применять функцию избирательной передачи и приема, которая может быть реализована с минимальным влиянием на реализацию как в O-DU/O-RU, так и с помощью beamId.
Для функции избирательной передачи и приема с использованием beamId отмечено следующее:
- предполагается формирование луча предопределенным лучом;
- применимость режима Cascade (каскадные O-RU или каскадные FHM) выходит за рамки данной версии из-за отсутствия исследований.
Концепция заключается в том, чтобы использовать несколько O-RU, задействованных в общей соте, как единый O-RU с формированием луча и реализовать избирательную передачу и прием с использованием операций формирования луча.
При обычной операции формирования луча уникальный SSB и/или CSI-RS передаются из каждого луча так, чтобы планировщик O-DU смог понять, какой луч должен использоваться на основе отчетов L1-RSRP от UE, где каждый из них дополнительно преобразуется в уникальный beamId, который O-DU передает по фронтхолу.
Для общей соты с избирательной передачей и приемом с использованием beamId:
а) в простейшей форме все задействованные O-RU могут быть O-RU без формирования луча, и каждый из них можно рассматривать как отдельный луч одного коллективного O-RU, формирующего луч. В этом случае уникальный SSB и/или CSI-RS передаются от каждого O-RU без формирования луча; где каждый из них дополнительно преобразуется в уникальный beamId, который O-DU передает по фронтхолу. Затем FHM на основе beamId, передаваемого из O-DU, направит сообщения в соответствующий O-RU без формирования луча. В это время FHM также переводит beamId так, чтобы O-RU выполнял передачу/прием, используя соответствующий луч. Это предполагает, что каждый O-RU обрабатывает уникальные пользовательские данные, т.е. FHM не выполняет операций копирования/комбинирования;
б) могут быть рассмотрены другие формы. Например:
-
все задействованные O-RU могут быть по-прежнему O-RU без формирования луча, но можно создать несколько O-RU, освещающих перекрывающиеся/соседние области, чтобы передавать общий SSB/CSI-RS (и общие пользовательские данные) и рассматривать их как общий луч с точки зрения O-DU. FHM, основанный на beamId, передаваемом из O-DU, который соответствует общему лучу, будет направлять сообщения в соответствующий набор из нескольких O-RU и выполнять операцию копирования/комбинирования для этих данных,
-
несколько O-RU, формирующих луч, могут быть совместно рассмотрены как один O-RU с формированием луча. Каждый луч отдельных O-RU можно считать отдельным лучом или можно создать несколько лучей, освещающих перекрывающиеся/соседние области, чтобы передавать общий SSB/CSI-RS (и общие пользовательские данные), и считать их общим лучом с точки зрения O-DU. FHM, основанный на beamId, передаваемом из O-DU, направляет сообщения в соответствующий O-RU, формирующий луч, и выполняет операцию копирования/комбинирования для этих данных, а также переводит значение beamId так, что O-RU проводит передачу/прием с использованием соответствующих лучей.
Примечание - Для лучей O-RU, освещающих перекрывающиеся/соседние области, которые созданы для передачи общего SSB/CSI-RS и считаются общим лучом с точки зрения O-DU, согласованность между лучами не требуется.
С этого момента beamId, используемый O-DU и передаваемый от O-DU к FHM, называется глобальным beamId, a beamId, передаваемый из FHM в O-RU и используемый O-RU, — локальным beamId.
Взаимосвязанные аспекты M-плоскости описаны ниже:
- если O-DU принимает возможность от FHM через M-плоскость, что указывает на поддержку избирательной передачи и приема, O-DU может настроить FHM на использование функции избирательной передачи и приема;
- информация о преобразовании между каждым глобальным beamId, O-RU и их локальным beamId настраивается для FHM во время процедуры запуска M-плоскости;
- следует отметить, что информация о межлучевых соотношениях, такая как отношение широкий/узкий луч и соседние лучи, передается от каждого O-RU через M-плоскость. Следовательно, хотя O-DU рассматривает набор O-RU как один O-RU с формированием луча, информация о соотношении широкий/узкий луч и соседних лучах по разным O-RU не будет доступной.
Детали функции копирования объединяются с функцией избирательной передачи и приема с использованием beamId.
Функция избирательной передачи представлена на рисунке 74.
Избирательная передача сообщения C-/U-плоскости
Рисунок 74 — Поток нисходящего канала для избирательной передачи
В случае нисходящего канала FHM извлекает сообщения eCPRI, поступающие от O-DU, в качестве полезной нагрузки кадров Ethernet, считывает поле секции сообщения C-/U-плоскости и разделяет поля секции сообщения C-плоскости на основе beamId, а также разделяет поля заголовка секции сообщения U-плоскости/поля PRB на основе sectionId, соответствующего каждому beamId. Затем FHM создает новые сообщения eCPRI, добавляя общее поле заголовка в каждое новое сообщение C-/U-плоскости, которое может включать в себя несколько разделенных полей секции для C-плоскости и полей заголовка секции/полей PRB для U-плоскости, относящихся к одному лучу. FHM отправляет их соответствующим O-RU согласно таблице преобразования между значением beamId и O-RU. Для сообщений C-плоскости FHM необходимо перезаписать поле beamId в соответствии с таблицей преобразования между глобальным beamId и локальным beamId. На рисунке 74 показан сценарий с одной сотой, где избирательная передача выполняется для O-RU#1 — O-RU#N. В сценарии с несколькими сотами для конкретной соты m избирательная передача будет выполнена для O-RU #1 — O-RU #Nm.
Функция избирательного приема показана на рисунке 75.
FHM отправляет сообщения C-плоскости таким же способом избирательной передачи, т.е. FHM отправляет сообщения C-плоскости в O-RU избирательно, на основе значения beamId в сообщении C-плоскости, полученном от O-DU, и таблицы преобразования между глобальным значением beamId и O-RU, и перезаписывает значение beamId в соответствии с таблицей преобразования между глобальным значением beamId и локальным значением beamId для O-RU.
Затем соответствующий O-RU передает сообщения U-плоскости UL, которые включают в себя UL-сигнал, принятый с помощью луча, указанного значением beamId в сообщении C-плоскости, полученном от FHM.
FHM комбинирует данные IQ. Если сообщение U-плоскости UL, полученное от других O-RU, не включает данные IQ для одного элемента радиоресурса, комбинированные данные IQ эквивалентны данным IQ, полученным от конкретного O-RU.
Рисунок 75 — Поток восходящего канала для избирательного приема
FHM восстанавливает полезную нагрузку eCPRI, несущую сообщения U-плоскости UL для отправки в O-DU, путем группировки комбинированных данных IQ и соответствующего поля заголовка секции с одним общим заголовком сообщения U-плоскости UL.
После восстановления полезной нагрузки FHM генерирует заголовок eCPRI (поле ecpriSeqid, сгенерированное FHM, — независимое и не является копией поля, полученного от O-RU; другие поля — копии полей, полученных от O-RU), создает кадры Ethernet, несущие сообщения eCPRI в качестве полезной нагрузки, и пересылает их в O-DU.
Необходимо обратить внимание, что на рисунке 75 показан сценарий с одной сотой, где избирательный прием выполнен для O-RU#1 — O-RU#N. В сценарии с несколькими сотами для конкретной соты избирательный прием будет выполнен для O-RU#1 — O-RU#Nm.
Параметры преобразования лучей для избирательной передачи и приема с использованием beamId приведены в таблице 99.
Параметры преобразования лучей для избирательной передачи и приема с использованием beamId
| Параметр | Описание | Примечание |
|---|---|---|
| Глобальный beamId | Этот параметр указывает идентификатор луча, который будет применяться к данным U-плоскости на O-DU, как и существующий идентификатор луча. Один глобальный beamId можно преобразовать в один или несколько локальных beamId. Информация о преобразовании между каждым глобальным beamId, O-RU и локальным beamId устанавливается на FHM в ходе процедуры запуска M-плоскости | Поскольку FHM и O-RU обрабатываются как O-RU с формированием луча, глобальный идентификатор луча = 0 запрещен. Диапазон значений такой же, как у существующего beamId, описанного в 4.3.5.9 |
| Локальный beamId | Этот параметр указывает идентификатор луча, который будет применяться к данным U-плоскости на O-RU, как и существующий идентификатор луча. В одном O-RU разные лучи не могут преобразовываться в один глобальный beamId. Локальный beamId должен быть уникальным в O-RU | - |
10.3 Управление задержкой для общей соты
10.3.1 Общие положения
Общее расстояние фронтхола от O-DU до O-RU следует уменьшить по сравнению со сценарием, когда отсутствует FHM/каскадный O-RU. Это необходимо для того, чтобы поддерживать общую одинаковую задержку фронтхола между O-DU и O-RU даже при наличии времени обработки в FHM/каскадном O-RU, а также для обеспечения того, чтобы сообщения UL поступали в O-DU в пределах окна приема O-DU, а сообщения DL — в O-RU в пределах окна приема O-RU. Далее необходимо уточнить время передачи/приема FHM/каскадного O-RU. Таким образом, помимо положений 2.4 требуется дополнительное рассмотрение управления задержкой, которое включает общую соту.
10.3.2 Управление задержкой DL для общей соты
На рисунках 76 и 77 показаны параметры модели задержки DL для режима FHM и Cascade соответственно.
Рисунок 76 — Параметры модели задержки для режима FHM (случай с двумя O-RU, т.е. Nm = 2, показан в качестве примера)
Предполагается, что дополнительная задержка из-за комбинирования в случае UL больше, чем при копировании в случае DL. Следовательно, пока фронтхол и FHM/каскадный O-RU выполняют управление задержкой для случая UL, ничего дополнительного для управления задержкой DL с помощью общей соты не требуется. т.е. FHM/каскадный O-RU может просто выполнять копирование и пересылку непосредственно после получения им сообщения DL от O-DU (режим FHM)/северного узла (режим Cascade), и это гарантирует получение сообщений DL в окне приема O-RU. Если O-DU уведомлен о задержке обработки копирования, которая короче, чем T_Comb, это может способствовать оптимизации окна передачи O-DU. По этой причине T_Copy указывается как возможность O-RU. Следует обратить внимание на то, что потребуется дополнительно учитывать соту FDD (только диапазон DL), сформированную из одной несущей DL.
Параметр задержки для общей соты DL обобщен в таблице 100.
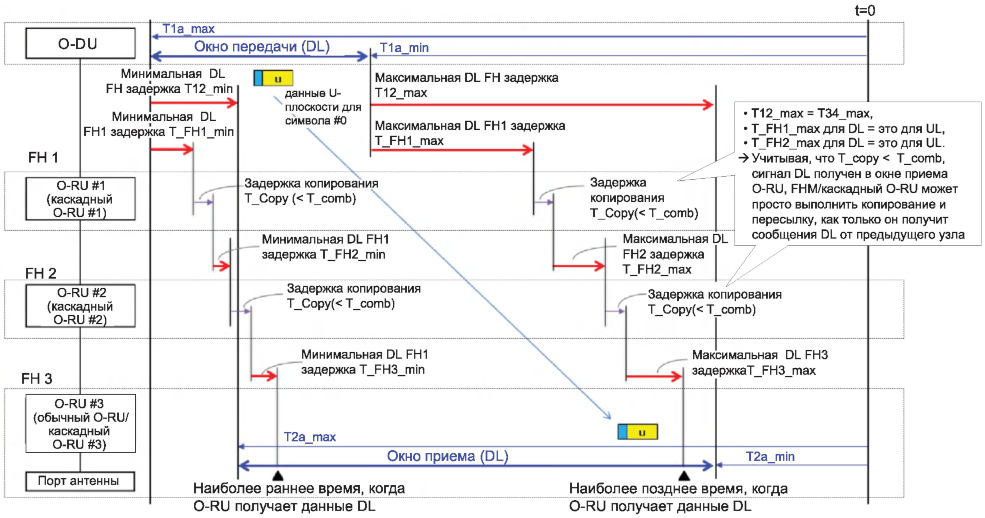
Рисунок 77 — Параметры модели задержки для режима Cascade (случай с тремя O-RU, т.е. N = 3, показан в качестве примера)
Параметры задержки для общей соты DL
10.3.3 Управление задержкой UL для общей соты
Параметры модели задержки UL для режима FHM показаны на рисунке 78.
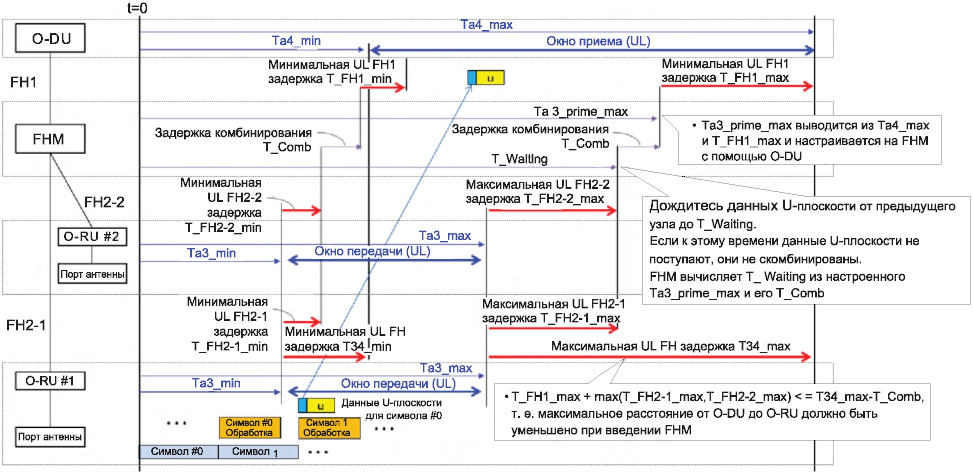
Рисунок 78 — Параметры модели задержки для режима FHM (случай с двумя O-RU, т.е. Nm = 2, показан в качестве примера)
Поскольку задержка обработки FHM для комбинирования сообщений UL U-плоскости эффективно увеличивает общую задержку фронтхола между O-DU и O-RU, общее расстояние фронтхола от O-DU до O-RU следует уменьшить по сравнению со случаем без FHM для того, чтобы сохранить общую одинаковую задержку фронтхола между O-DU и O-RU с тем, чтобы обеспечить поступление сообщений UL U-плоскости на O-DU в пределах окна приема O-DU. Другими словами, конфигурация фронтхола, включая FHM, должна выполнять следующее условие:
T_FH1_max + max (T_FH2-1_max, ..., T_FH2-Nm_max) <= <= T34_max — T_Comb,
где T_FH1_max — максимальная транспортная задержка между FHM и O-DU;
T_FH2-n_max — максимальная транспортная задержка между O-RU #n и FHM (n = 1, ..., Nm);
T_Comb — это задержка обработки FHM для комбинирования, которая зависит от возможностей FHM и сообщается через M-плоскость.
Чтобы обеспечить поступление сообщений UL U-плоскости в O-DU в пределах окна приема O-DU, наиболее позднее время, когда FHM может отправлять комбинированные сообщения UL U-плоскости на O-DU, составляет Ta4_max — T_FH1_max. Поскольку значение T_FH1_max зависит от положения FHM, необходимо сообщить FHM наиболее позднее время. Это время определяется как Ta3_prime_max и должно быть настроено на FHM через M-плоскость. Что касается T_Comb, это означает, что сообщения UL U-плоскости, полученные с помощью Ta3_prime_max — T_Comb, подлежат комбинированию в сообщении UL U-плоскости. Другими словами, даже если FHM не принимает все сообщения UL U-плоскости от O-RU с помощью Ta3_prime_max — T_Comb, FHM должен объединить все полученные сообщения UL U-плоскости и отправить их на O-DU с помощью Ta3_prime_max. На этот раз Ta3_prime_max (сконфигурированный) — T_Comb (возможность FHM) определяется как T_Waiting и рассчитывается на FHM. Кроме того, чтобы объединить все сообщения UL U-плоскости от O-RU, T_Waiting должно быть больше или равно Ta3тах + max (T_FH2-1_max, ..., TFH2-Nm_max). Следовательно, настроенный Ta3_prime_max должен удовлетворять следующему условию:
Ta3_max + max (T_FH2-I_max, ..., T_FH2-Nm_max) + T_Comb <= <= Ta3_prime_max <= Ta4_max — T_FHI_max.
Параметры модели задержки UL для режима Cascade показаны на рисунке 79.
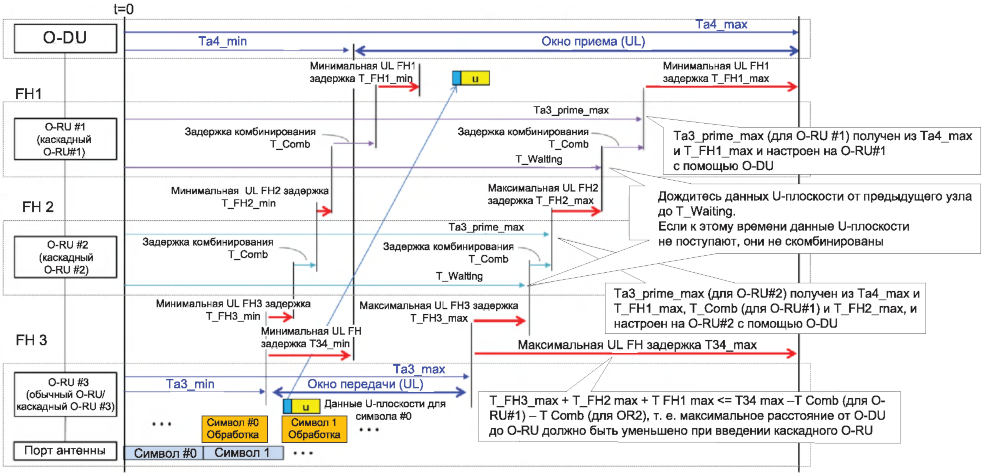
Рисунок 79 — Параметры модели задержки для режима Cascade (случай с тремя O-RU, т.е. N = 3, показан в качестве примера)
Точно так же в режиме FHM конфигурация его фронтхола, включая каскадный O-RU, должна выполнять условие;
\sum_{i = 1}^{N} T_FHi_max<T34_max - \sum_{i = 1}^{N - 1} T_Comb(\text{для каскадного }O - RUt) ,
где T_FHn_max — это максимальная транспортная задержка между O-RU#1 и O-DU (n = 1), максимальная транспортная задержка между O-RU#N и O-RU#N-1 (n = 2 ... N);
T_Comb — задержка обработки каскадного O-RU для комбинирования, которая зависит от возможности каскадного O-RU и сообщается через M-плоскость;
T34_max — максимальная транспортная задержка восходящего канала между O-DU и последним O-RU (как указано в 2.4).
Кроме того, аналогично режиму FHM, Ta3_prime_max, настроенный на каждый каскадный O-RU, должен удовлетворять следующему условию:
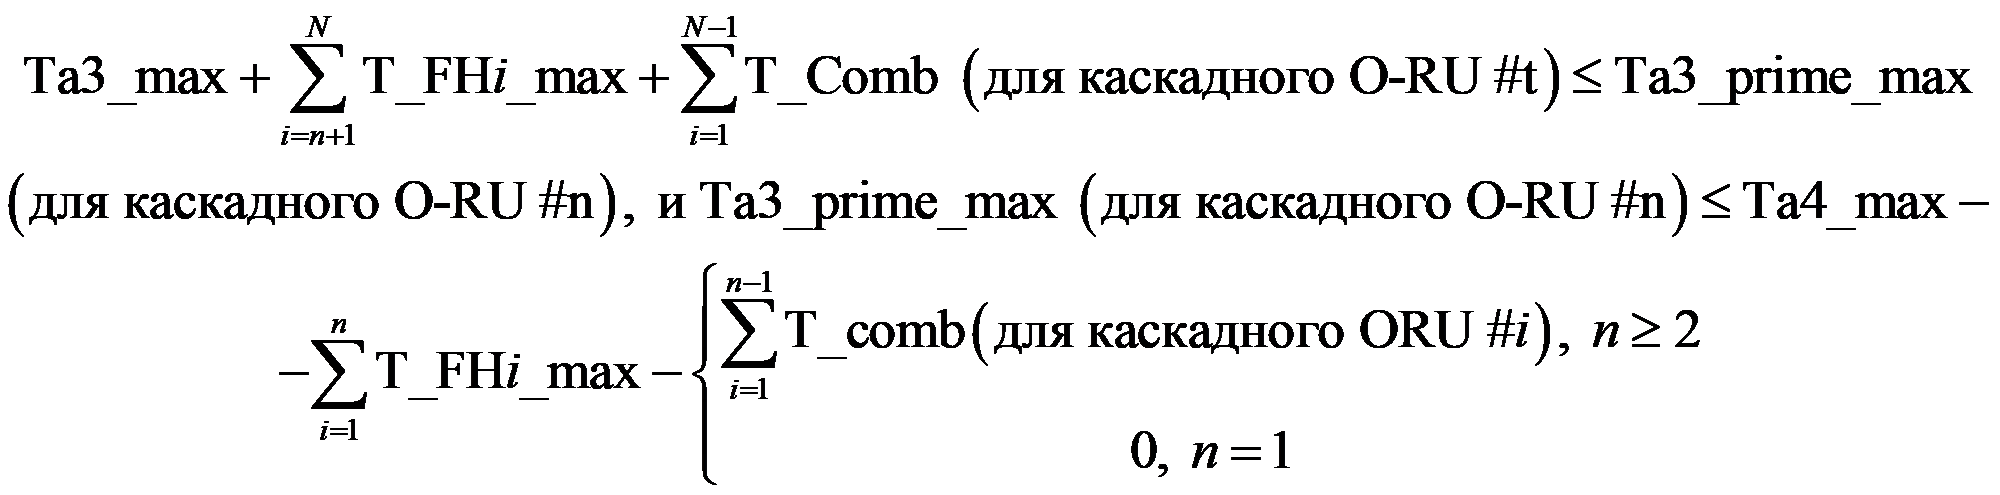
Параметры задержки для общей соты UL приведены в таблице 101.
Параметры задержки для общей соты DL
В отчете профиля задержки O-RU через M-плоскость;
- для FHM применим только T_comb. Другие параметры (параметры, относящиеся к T2a и Ta3, и Tcp_adv_dl) не применимы для FHM, поскольку он не ведет себя как O-RU;
- для каскадного O-RU применимо T_comb. Другие параметры (параметры, относящиеся к T2a и Ta3, и Tcp_adv_dl) также применимы, и значения указаны для случая, когда он ведет себя как обычный O-RU.
10.4 S-плоскость для общей соты
Структура синхронизации и требования, указанные в разделе 8, также применимы к O-DU и O-RU для общей соты, где FHM в режиме FHM, и O-RU, расположенные между O-DU и конкретным O-RU, в режиме Cascade рассмотрены как Ethernet-коммутаторы с точки зрения S-плоскости. Таким образом, конфигурации топологии синхронизации, используемые для общей соты, — это LLS-C2, LLS-C3 и LLS-C4. Однако следует отметить, что в режиме Cascade для O-RU, который является южным узлом O-DU, т.е. первым O-RU в каскадной цепочке O-RU, также применим LLS-C1. Кроме того, это означает, что FHM в режиме FHM и O-RU в каскадной цепочке, за исключением последнего O-RU в режиме Cascade, должны соответствовать требованиям, указанным для Ethernet-коммутаторов в разделе 8.
Поведение узла в O-RU в состоянии FREERUN осуществляется нижеприведенным образом.
Если состояния синхронизации на всех O-RU в общей соте, используемых для работы одной соты, переходят в состояние FREERUN или HOLDOVER, O-DU должен прекратить отправку данных, связанных с C-плоскостью и U-плоскостью, в эти O-RU. Другими словами, O-DU должен продолжать отправку, если все O-RU в общей соте, используемые для работы одной соты, не перейдут в состояние FREERUN или HOLDOVER.
Если состояние синхронизации в каскадном O-RU переходит в состояние FREERUN, каскадный O-RU должен автономно остановить передачу РЧ-сигнала, переключить все несущие в состояние INACTIVE и отправить уведомление O-DU об изменении состояния синхронизации и несущих. Каскадный O-RU должен обеспечивать возможность продолжать использовать функцию копирования и пересылки на южный узел, когда O-RU принимает данные, относящиеся к C-плоскости и U-плоскости, от северного узла, и должен иметь возможность продолжать пересылку без какой-либо функции комбинирования, когда O-RU принимает данные, относящиеся к U-плоскости, от южного узла.
Если состояние синхронизации на FHM переходит в состояние FREERUN, то FHM должен отправить уведомление O-DU о синхронизации. FHM должен обеспечивать возможность продолжать использовать функцию копирования и пересылки к южным узлам, когда O-RU принимает данные, относящиеся к C-плоскости и U-плоскости, от северного узла, и должен иметь возможность продолжать использовать функцию комбинирования и пересылки на северный узел, когда FHM получает данные, относящиеся к U-плоскости, от южных узлов.
Обоснование: другие O-RU в общей соте, используемые для работы одной соты в качестве каскадного O-RU или FHM, могут все еще находиться в состоянии синхронизации LOCKED. Каскадный O-RU или FHM должен иметь возможность продолжать использовать функцию копирования и комбинирования для других O-RU в цепной или звездообразной топологии, которая обеспечивает действительные данные, относящиеся к U-плоскости и C-плоскости, от/к O-RU. Если один из O-RU в каскадной цепочке или FHM в режиме FHM переходит в FREERUN или HOLDOVER, то значения clockClass, объявленные этим FHM/O-RU южным узлам, могут повлиять на плоскость синхронизации всех других RU, которые прослушивают значения PRTC clockClass, и инициировать изменение состояния на всех O-RU, которые в конечном итоге могут перейти в FREERUN или HOLDOVER на основе состояния синхронизации этого конкретного O-RU.
10.5 Режим Cascade-FHM
10.5.1 Общие положения
В следующих пунктах определен один гибридный режим Cascade-FHM (см. рисунок 80).
 |
 |
|---|---|
| а) Сценарий с одной сотой | б) Сценарий с двумя сотами |
Рисунок 80 — Режим Cascade-FHM
На рисунке 80 показаны два типичных сценария в режиме Cascade-FHM: первый — сценарий с одной сотой, т.е. O-RU, обслуживающие каскадные FHM, относятся к одной соте [см. а)], второй — сценарий с двумя сотами, т.е. O-RU, обслуживающие разные FHM, относятся к разным сотам [см. б)]. Также возможны другие сценарии использования сот.
Режим Cascade-FHM реализуется как минимум двумя связанными FHM и подключенными к ним O-RU. Звездообразная топология, при которой многие FHM будут подключены к одному FHM, не входит в объем проводимых работ.
Ограничение: в настоящем стандарте максимальный уровень каскадных FHM ограничен уровнем 2. Что касается других видов использования, их можно обсудить дополнительно по мере необходимости.
Примечание - В настоящем стандарте причины ограниченной глубины цепи FHM следующие:
- минимальный уровень шума может оказывать отрицательное влияние при построении более глубокой цепи;
- на управление задержками может повлиять более глубокая цепочка;
- режим Cascade-FHM подходит для развертывания в закрытой распределительной системе, и, как правило, использование двух каскадных FHM является типичным и достаточным.
Первый каскад FHM, ближайший к O-DU, называется FHM 1, второй каскад FHM — FHM 2. Для FHM 1 его северным узлом является O-DU, а южными узлами — его O-RU и FHM 2. Для FHM 2 его северным узлом является FHM 1, а южными узлами — его O-RU.
10.5.2 Функция копирования и комбинирования
Функция копирования DL и функция комбинирования UL для режима Cascade-FHM фактически аналогичны режиму FHM с учетом того, что FHM 1 рассматривает FHM 2 как один O-RU с точки зрения копирования и комбинирования. На следующих рисунках показаны потоки нисходящего и восходящего каналов для сценария с одной сотой (см. рисунок 81) и сценария с двумя сотами (см. рисунок 82).
10.5.3 Управление задержками
Управление задержкой для режима Cascade-FHM выглядит как комбинация режима FHM и режима Cascade, в то время как FHM 2 не может рассматриваться как один обычный O-RU с точки зрения управления задержкой, поскольку он имеет собственную задержку обработки и транспортную задержку в направлении своего O-RU.
Предполагая, что конфигурация представляет собой два каскадных FHM: FHM 1 имеет один O-RU, a FHM 2 имеет два O-RU:
а) параметры модели задержки DL в сценарии с одной сотой показаны на рисунке 83.
 |
 |
|---|---|
| а) Поток нисходящего канала для сценария с одной сотой | б) Поток восходящего канала для сценария с одной сотой |
Рисунок 81 — Режим Cascade-FHM для одной соты
 |  |
 - сообщение C/U-плоскости для соты 1;  - сообщение C/U-плоскости для соты 2 | |
| а) Поток нисходящего канала для сценария с двумя сотами | б) Поток восходящего канала для сценария с двумя сотами |
Рисунок 82 — Режим Cascade-FHM для двух сот
Рисунок 83 — Параметры модели задержки DL для режима Cascade-FHM
Чтобы обеспечить поступление сообщения DL U-плоскости на O-RU в пределах окна приема O-RU, конфигурация фронтхола, включая два каскадных FHM, должна выполнять следующие условия:
T_FH1_min + min(min(T_FH2_1_min, ..., T_FH2-N_min), T_FH2_min + min(T_FH3_1_min, ..., T_FH3-M_min) +
- T_Copy) >= T12_min — T_Copy,
где T_FH1_min — минимальная транспортная задержка между FHM 1 и O-DU;
T_FH2_min — минимальная транспортная задержка между FHM 2 и FHM 1;
T_FH2-n_min — минимальная транспортная задержка между O-RU #n и FHM #1 (n = 1, ..., N);
N — общее количество O-RU, реализующих конкретную соту m под FHM 1, и в этом случае N = 1;
T_FH3-m_min — минимальная транспортная задержка между O-RU #m и FHM #2 (m = 1, ..., M);
M — общее количество O-RU, реализующих конкретную соту m под FHM 2, и в этом случае M = 2;
T_Copy — это задержка обработки FHM для копирования, которая зависит от возможностей FHM и сообщается через M-плоскость;
T_FH1_max + max(max(T_FH2_1_max, ..., T_FH2-N_max), T_FH2_max + max(T_FH3_1_max, ..., T_FH3-M_max) + T_Copy) <= <= T12_max — T_Copy,
где T_FH1_max — максимальная транспортная задержка между FHM 1 и O-DU;
T_FH2_max — максимальная транспортная задержка между FHM 2 и FHM 1;
T_FH2-N_max — максимальная транспортная задержка между O-RU #n и FHM #1 (n = 1, ..., N);
N — общее количество O-RU, реализующих конкретную соту m под FHM 1, и в этом случае N = 1;
T_FH3-m_max — максимальная транспортная задержка между O-RU #m и FHM #2 (m = 1, ..., M);
M — общее количество O-RU, реализующих конкретную соту m под FHM 2, и в этом случае M = 2;
T_Copy — это задержка обработки FHM для копирования, которая зависит от возможностей FHM и сообщается через M-плоскость;
б) параметры модели задержки UL в сценарии с одной сотой показаны на рисунке 84.
Рисунок 84 — Параметры модели задержки UL для режима Cascade-FHM
Чтобы обеспечить поступление сообщения UL U-плоскости на O-DU в пределах окна приема O-DU, конфигурация фронтхола, включая два каскадных FHM, должна выполнять следующие условия:
T_FH1_min + min(min(T_FH2_1_min, ..., T_FH2-N_min), T_FH2_min + min(T_FH3_1_min, ..., T_FH3-M_min) + T_Comb) >=
= T34_min — T_Comb,
где T_FH1_min — минимальная транспортная задержка между FHM 1 и O-DU;
T_FH2_min — минимальная транспортная задержка между FHM 2 и FHM 1;
T_FH2-n_min — минимальная транспортная задержка между O-RU #n и FHM #1 (n = 1, ..., N);
N — общее количество O-RU, реализующих конкретную соту m под FHM 1, и в этом случае N = 1;
T_FH3-m_min — минимальная транспортная задержка между O-RU #m и FHM #2 (m = 1, ..., M);
M — общее количество O-RU, реализующих конкретную соту m под FHM 2, и в этом случае M = 2;
T_Comb — это задержка обработки FHM для копирования, которая зависит от возможностей FHM и сообщается через M-плоскость;
T_FH1_max + max(max(T_FH2-1_max, ..., T_FH2-N_max), T_FH2_max + max(T_FH3-1_max, ..., T_FH3-M_max) + T_Comb) <= <= T34_max — T_Comb,
где T_FH1_max — максимальная транспортная задержка между FHM 1 и O-DU;
T_FH2_max — максимальная транспортная задержка между FHM 2 и FHM 1;
T_FH2-n_max — максимальная транспортная задержка между O-RU #n и FHM #1 (n = 1, ..., N);
А/ — общее количество O-RU, реализующих конкретную соту m под FHM № 1, и в этом случае N = 1;
T_FH3-m_max — максимальная транспортная задержка между O-RU #m и FHM #2 (m = 1, ..., M);
M — общее количество O-RU, реализующих конкретную соту m под FHM № 2, и в этом случае M = 2;
T_Comb — это задержка обработки FHM для комбинирования, которая зависит от возможностей FHM и сообщается через M-плоскость.
Кроме того, чтобы скомбинировать все сообщения UL U-плоскости из O-RU, настроенный Ta3_prime_max для двух каскадных FHM должен выполнять следующее условие:
Ta3_max + max(T_FH3-1_max, ..., T_FH3-M_max) + T_Comb <= <= Ta3_prime_max_FHM#2,
Ta3_max + max(max(T_FH2-1_max, ..., T_FH2-N_max), T_FH2_max + max(T_FH3-1_max, ..., T_FH3-M_max) + T_Comb) +
- T_Comb <= Ta3_prime_max#1 <= Ta4_max — T_FH1_max,
где Ta3_prime_max_FHM#1 — это Ta3_prime_max для FHM 1, Ta3_prime_max_FHM#2 — это Ta3_prime_max для FHM 2;
T_FH2-n_max — максимальная транспортная задержка между O-RU #n и FHM #1 (n = 1, ..., N);
N — общее количество O-RU, реализующих конкретную соту m под FHM 1, и в этом случае N = 1;
T_FH3-m_max — максимальная транспортная задержка между O-RU #m и FHM #2 (m = 1, ..., M);
M — общее количество O-RU, реализующих конкретную соту m под FHM 2, и в этом случае M = 2.
БИБЛИОГРАФИЯ
| УДК 004.738:006.354 | ОКС 35.110 |
| Ключевые слова: информационные технологии, открытая сеть радиодоступа, интерфейс F2, сеть 5G, сеть LTE | |