ГОСТ Р МЭК 62714-2-2020. Национальный стандарт Российской Федерации. Формат обмена инженерными данными для использования в системах промышленной автоматизации. Стандартизированный формат обмена данными AutomationML. Часть 2. Библиотеки ролевых классов
Актуально на 06.11.2026.
Как цитировать: "ГОСТ Р МЭК 62714-2-2020. Национальный стандарт Российской Федерации. Формат обмена инженерными данными для использования в системах промышленной автоматизации. Стандартизированный формат обмена данными AutomationML. Часть 2. Библиотеки ролевых классов". ГОСТ Р МЭК 62714-2-2020. https://bukva.ai/docs/standart-gost-r-mek-62714-2-2020
(утв. и введен в действие Приказом Росстандарта от 29.09.2020 № 700-ст)
Примечание
Документ введен в действие с 01.01.2021.
Утвержден и введен в действие
Приказом Федерального агентства
по техническому регулированию
и метрологии
от 29 сентября 2020 г. № 700-ст
НАЦИОНАЛЬНЫЙ СТАНДАРТ РОССИЙСКОЙ ФЕДЕРАЦИИ
ФОРМАТ ОБМЕНА ИНЖЕНЕРНЫМИ ДАННЫМИ ДЛЯ ИСПОЛЬЗОВАНИЯ
В СИСТЕМАХ ПРОМЫШЛЕННОЙ АВТОМАТИЗАЦИИ
СТАНДАРТИЗИРОВАННЫЙ ФОРМАТ ОБМЕНА ДАННЫМИ AutomationML
Engineering data exchange format for use in industrial
automation systems engineering. Automation markup
language. Part 2. Role class libraries
35.060
35.240.50
1 января 2021 года
1 ПОДГОТОВЛЕН ООО «НИИ экономики связи и информатики „Интерэкомс“ (ООО „НИИ „Интерэкомс“) на основе собственного перевода на русский язык англоязычной версии стандарта, указанного в пункте 4»
2 ВНЕСЕН Техническим комитетом по стандартизации ТК 100 «Стратегический и инновационный менеджмент»
3 УТВЕРЖДЕН И ВВЕДЕН В ДЕЙСТВИЕ Приказом Федерального агентства по техническому регулированию и метрологии от 29 сентября 2020 г. № 700-ст
4 Настоящий стандарт идентичен международному стандарту МЭК 62714-2:2015 «Формат обмена инженерными данными для использования в системах промышленной автоматизации. Стандартизированный формат обмена данными AutomationML. Часть 2. Библиотеки ролевых классов» (IEC 62714-2:2015 «Engineering data exchange format for use in industrial automation systems engineering — Automation markup language — Part 2: Role class libraries», IDT).
При применении настоящего стандарта рекомендуется использовать вместо ссылочных международных стандартов соответствующие им национальные стандарты, сведения о которых приведены в дополнительном приложении ДА
Правила применения настоящего стандарта установлены в статье 26 Федерального закона от 29 июня 2015 г. № 162-ФЗ «О стандартизации в Российской Федерации». Информация об изменениях к настоящему стандарту публикуется в ежегодном (по состоянию на 1 января текущего года) информационном указателе «Национальные стандарты», а официальный текст изменений и поправок — в ежемесячном информационном указателе «Национальные стандарты». В случае пересмотра (замены) или отмены настоящего стандарта соответствующее уведомление будет опубликовано в ближайшем выпуске ежемесячного информационного указателя «Национальные стандарты». Соответствующая информация, уведомление и тексты размещаются также в информационной системе общего пользования — на официальном сайте Федерального агентства по техническому регулированию и метрологии в сети Интернет (www.gost.ru)
Формат обмена данными, определенный в МЭК 62714 (язык разметки автоматизации AutomationML), — это формат обмена данными, основанный на XML-языке. Он разработан для обеспечения возможности обмена данными между различными инструментальными приложениями. В МЭК 62714-1 устанавливаются основные положения данного формата обмена данными.
Цель языка AutomationML состоит в обеспечении взаимосвязи множества инструментальных средств инженерии в различных областях: проектирование механизированного оборудования, электротехническое проектирование, проектирование и управление производственными процессами, разработка человеко-машинного интерфейса (HMI), программирование логического контроллера (PLC), программирование роботов и т.д.
Язык AutomationML также предназначен для хранения инженерной информации в соответствии с объектно ориентированной парадигмой, что позволяет моделировать физические и логические компоненты производственных объектов как объекты данных, инкапсулирующие различные аспекты. Указанные объекты могут состоять из вложенных объектов (подобъектов), которые сами могут являться частью композиции или агрегации. Типовые объекты автоматизированных установок включают в себя информацию о топологии, геометрии, кинематике и логике. При этом логика учитывает последовательность/упорядоченность, а также поведенческие и управленческие аспекты. Таким образом, целью обмена данными в инженерном домене является обмен объектно ориентированными структурами данных топологии, геометрии, кинематики и логики.
Язык AutomationML комбинирует существующие промышленные форматы данных, используемые для хранения и обмена различными аспектами инженерной информации. Указанные форматы данных используются «как есть» в рамках их собственных спецификаций вне зависимости от применения языка AutomationML.
Ядром языка AutomationML является формат данных верхнего уровня CAEX. Он соединяет различные форматы данных. Таким образом, язык AutomationML имеет унаследованную распределенную архитектуру документов.
Рисунок 1 иллюстрирует базовую архитектуру языка AutomationML, а также распределение информации о топологии, геометрии, кинематике и логике.
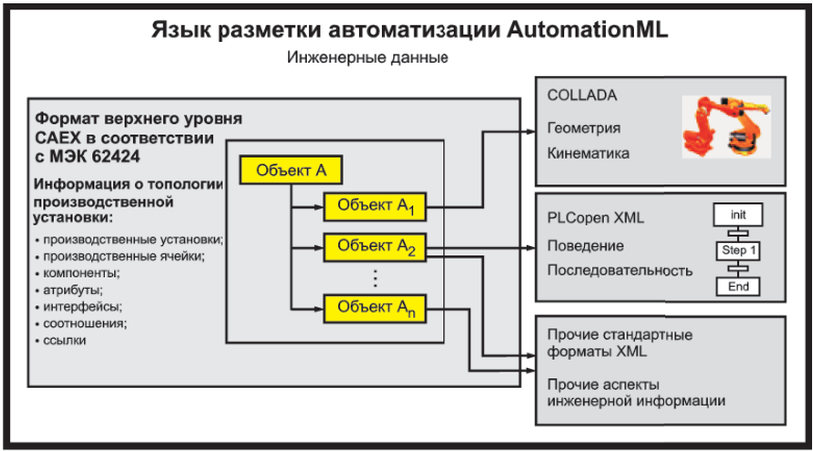
Рисунок 1 — Обзор формата обмена инженерными данными — языка AutomationML
Комплекс стандартов МЭК 62714 состоит из нескольких частей, распространяющихся на различные аспекты языка AutomationML:
Данный стандарт устанавливает общую архитектуру языка AutomationML, порядок моделирования инженерных данных, классы, экземпляры, соотношения, ссылки, иерархии, базовые библиотеки AutomationML, расширенные понятия AutomationML. Данный стандарт является базой для всех последующих частей, устанавливает ссылочные механизмы на прочие второстепенные форматы;
Данный стандарт устанавливает процедуру моделирования информации о геометрии и кинематике.
Кроме того, другие части, например МЭК 62714-4, будут содержать описание методики моделирования логики, упорядочивания, поведения и информации, относящейся к управлению.
В будущем допустимо добавление новых частей для обеспечения взаимосвязи других стандартов данных с языком AutomationML.
Раздел 5 содержит описание нормативной библиотеки ролевых классов языка AutomationML.
Приложение A содержит описание справочной расширенной библиотеки ролевых классов AutomationML.
Приложение B содержит пример применения ролевых классов AutomationML.
Приложение C описывает некоторые пользовательские библиотеки ролевых классов различного происхождения.
Приложение D содержит представление библиотек, определенных в настоящем стандарте, на языке XML.
Комплекс стандартов МЭК 62714 устанавливает формат обмена инженерными данными для использования в системах промышленной автоматизации.
Настоящий стандарт содержит описание справочных библиотек ролевых классов AutomationML, необходимых для моделирования инженерной информации и предназначенных для обмена данными между различными приложениями для решения задач промышленной автоматизации с помощью языка AutomationML. Также в качестве примера в настоящем стандарте приведены дополнительные пользовательские библиотеки. Положения настоящего стандарта распространяются на приложения, которые обеспечивают функции экспорта/импорта систем промышленной автоматизации.
Настоящий стандарт не содержит подробных описаний процедуры обмена данными и требований к практической реализации рассматриваемых инструментов импорта/экспорта.
В настоящем стандарте использована нормативная ссылка на следующий стандарт:
IEC 62714-1:2014, Engineering data exchange format for use in industrial automation systems engineering — Automation markup language — Part 1: Architecture and general requirements (Формат обмена инженерными данными для использования в системах промышленной автоматизации. Стандартизированный формат обмена данными AutomationML. Часть 1. Архитектура и общие требования)
3 Термины, определения и сокращения
3.1 Термины и определения
В настоящем стандарте применены термины по МЭК 62714-1, а также следующие термины с соответствующими определениями:
3.1.1 робот; промышленный робот (robot; industrial robot): Автоматически управляемый, перепрограммируемый, многоцелевой манипулятор, программируемый по трем и более осям, который либо может быть зафиксирован на месте, либо может передвигаться (используется в системах промышленной автоматизации).
[ИСО 8373:2012, определение 2.9]
3.1.2 сенсор (sensor): Устройство, обнаруживающее и фиксирующее объекты (препятствия) внутри некоторого диапазона мониторинга, находящееся под влиянием измеряемой величины, выдающее электрический сигнал (данные), характеризующий обнаруженный объект (измеряемую величину).
Пример - Концевой выключатель, сенсор ближней локации, измерительный преобразователь давления, преобразователь вибрации, тензодатчик, фотодетектор.
3.1.3 измеряемая величина (measurand): Конкретная количественная величина, подлежащая измерению.
[МЭК 60050-311:2001, определение 311-01-03]
3.1.4 исполнительное устройство, орган управления (actuator): Функциональная единица, генерирующая манипулируемую величину, необходимую для приведения в действие выходного управляющего элемента, из выходной переменной управляющего элемента.
Пример - Контактор, привод переменной скорости.
[МЭК 60050-351:2013, определение 351-49-07]
3.2 Сокращения
В настоящем стандарте использованы сокращения по МЭК 62714-1, а также сокращения, приведенные в таблице 1.
4 Соответствие настоящему стандарту
Для обеспечения соответствия требованиям настоящего стандарта в части поддержания языка AutomationML необходимо выполнение требований, содержащихся в разделе 5.
5 Ролевые классы языка AutomationML
5.1 Структура и ссылки
Обзор библиотек ролевых классов AutomationML, описанных в МЭК 62714-1 и в настоящем стандарте, приведен в таблице 2.
Структура библиотек ролевых классов AutomationML
| AutomationMLBaseRoleClassLib | МЭК 62714-1, нормативная |
| AutomationMLDMIRoleClassLib | |
| AutomationMLCMIRoleClassLib | |
| AutomationMLBMIRoleClassLib | |
| AutomationMLCSRoleClassLib | |
| AutomationMLExtendedRoleClassLib | МЭК 62714-2, справочная |
| UserDefinedRoleClassLib_RedBookVDMA | |
| UserDefinedRoleClassLibCompanySpecificStructure | |
| UserDefinedRoleClassLib_FoodAndBeverage | |
| UserDefinedRoleClassLibPandixPCE | |
| UserDefinedRoleClassLibPandixPPE |
Примечание 1 — Понятие библиотеки ролевых классов, особенно пользовательской библиотеки ролевых классов, описано в МЭК 62424 и МЭК 62714-1, подраздел 7.4.
Примечание 2 — Дерево ролевого класса (см. рисунок 2) не обязательно должно отражать соотношения наследования между классами, оно улучшает читаемость. Соответствующее соотношение наследования описывается классом в фигурных скобках.
Все библиотеки ролевых классов, определенные в настоящем стандарте, основаны на рассмотрении библиотеки базового ролевого класса AutomationMLBaseRoleClassLib, определенной в МЭК 62714-1 (см. рисунок 2).
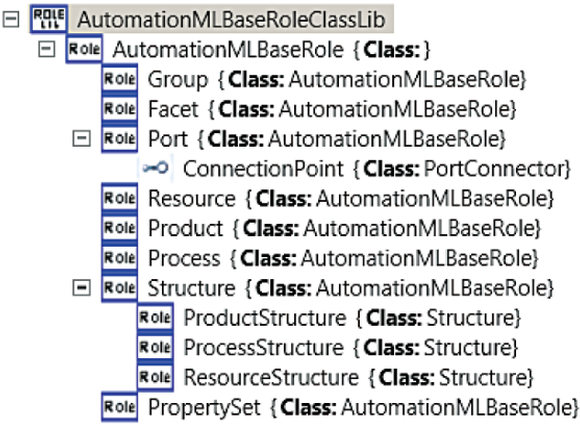
AutomationMLBaseRoleClassLib, определенная в МЭК 62714-1
Подраздел 5.2 определяет нормативную библиотеку ролевого класса AutomationML дискретного промышленного производства (AutomationMLDMIRoleClassLib).
Примечание 3 — Термины «дискретное промышленное производство», «непрерывное промышленное производство», «серийное промышленное производство» используются в соответствии с МЭК 62264-1.
Подраздел 5.3 определяет нормативную библиотеку ролевого класса AutomationML непрерывного промышленного производства (AutomationMLCMIRoleClassLib).
Подраздел 5.4 определяет нормативную библиотеку ролевого класса AutomationML серийного промышленного производства (AutomationMLBMIRoleClassLib).
Подраздел 5.5 определяет нормативную библиотеку ролевого класса AutomationML системы управления (AutomationMLCSRoleClassLib).
Приложение A описывает справочную расширенную библиотеку ролевого класса AutomationML (AutomationMLExtendedRoleClassLib).
Приложение B содержит пример применения ролевого класса AutomationML.
Приложение C содержит примеры пользовательских библиотек ролевого класса.
В соответствии с МЭК 62714-1 версия AutomationML определяется элементом «AdditionalInformation» (дополнительная информация) формата CAEX в качестве дочернего корневого элемента CAEXFile. В настоящем стандарте используется версия языка AutomationML «2.0». Кроме того, каждая библиотека ролевого класса содержит версию индивидуальной библиотеки, определяемую элементом «Version» (Версия) формата CAEX для элемента библиотеки «RoleClassLib».
Ролевые классы в языке AutomationML имеют атрибуты в соответствии с МЭК 62424. Определение атрибута должно находиться в элементе «Description» (описание) формата CAEX. Атрибуты определяются путем:
3) рассмотрения пользовательских текстовых пояснений.
5.2 Библиотека ролевого класса дискретного промышленного производства AutomationMLDMIRoleClassLib
5.2.1 Общие положения
Примечание 1 — В настоящем стандарте используется версия «2.4.0» библиотеки ролевых классов AutomationML дискретного промышленного производства.
Нормативная библиотека AutomationMLDMIRoleClassLib в виде дерева объектов представлена на рисунках 3 - 5. Данная библиотека содержит набор базовых ролевых классов дискретного промышленного производства. Подробности для каждого ролевого класса приведены в 5.2.2 - 5.2.11.
Примечание 2 — В соответствии с МЭК 62424 также допустимо добавление пользовательских атрибутов.
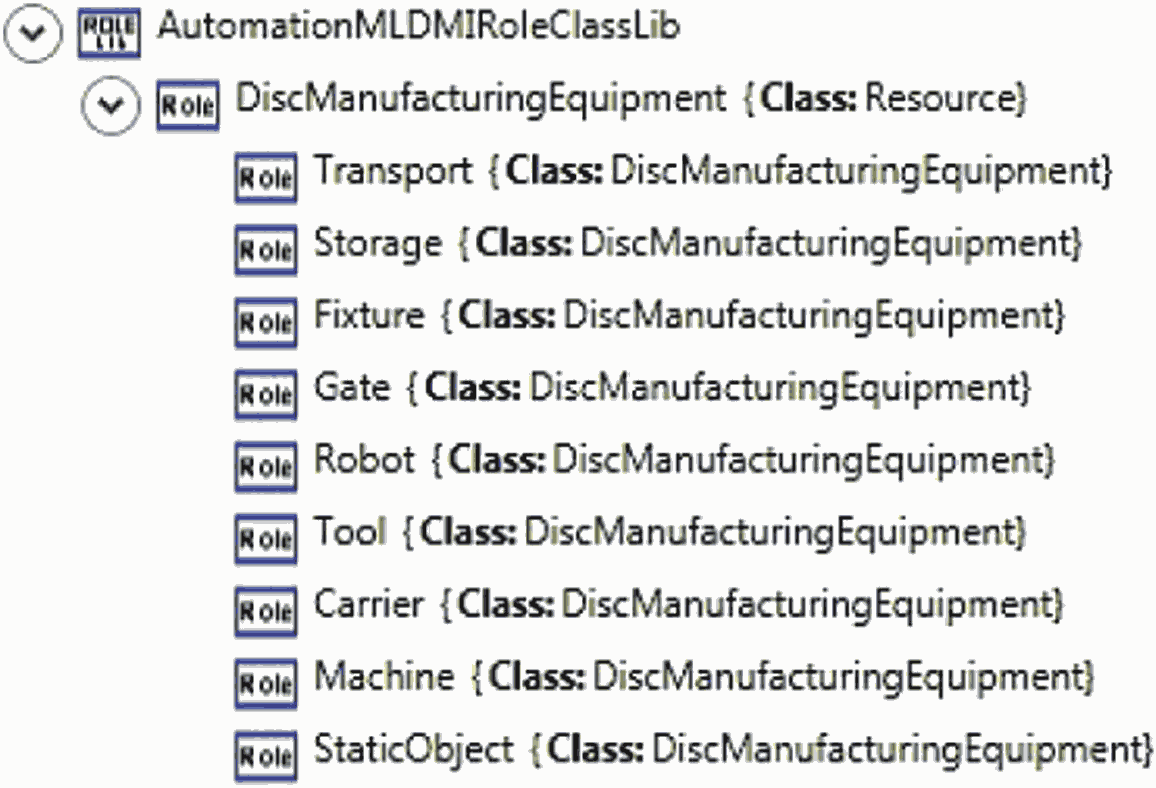
промышленного производства AutomationMLDMIRoleClassLib
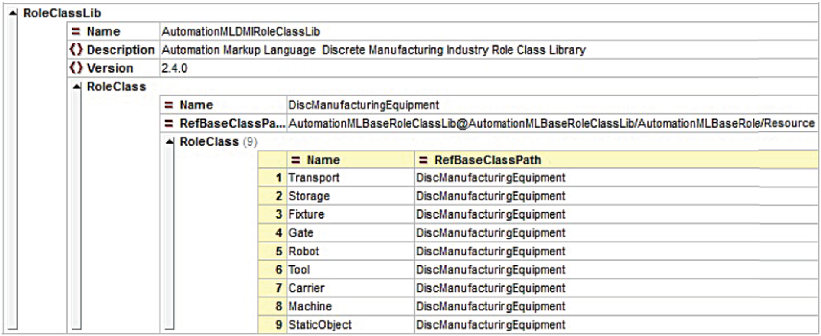
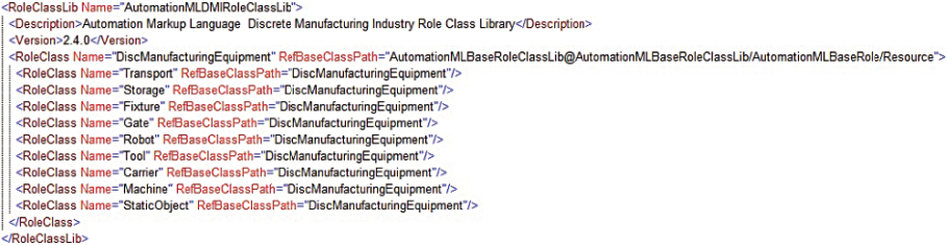
Рисунок 5 — Описание библиотеки AutomationMLDMIRoleClassLib на языке XML
5.2.2 Ролевой класс оборудования для производства дисков «RoleClass DiscManufacturingEquipment»
Описание ролевого класса «DiscManufacturingEquipment» приведено в таблице 3.
5.2.3 Ролевой класс RoleClass «Transport»
Описание ролевого класса «Transport» (транспорт) приведено в таблице 4.
Пример - Конвейер, поворотный стол, лифт (подъемное устройство), AGV (транспортное средство с автоматическим управлением), ленточный конвейер, барабанный конвейер, поворотная башня, подъемный стол, кран.
5.2.4 Ролевой класс RoleClass «Storage»
Описание ролевого класса «Storage» (хранение) приведено в таблице 5.
Пример - Буфер промежуточного хранения, LCA (автоматизация с использованием малозатратных средств).
5.2.5 Ролевой класс RoleClass «Fixture»
Описание ролевого класса «Fixture» (крепление) приведено в таблице 6.
Ролевой класс RoleClass Fixture
5.2.6 Ролевой класс RoleClass «Gate»
Описание ролевого класса «Gate» (шлюз) приведено в таблице 7.
Пример - Дверь безопасности, оборудование, отслеживающее транзит (управляющее транзитом) изделий.
5.2.7 Ролевой класс RoleClass «Robot»
Описание ролевого класса «Robot» (робот) приведено в таблице 8.
| Имя класса | Robot |
|---|---|
| Описание | Ролевой класс «Robot» должен быть использован для роботов |
| Родительский класс | Путь доступа: AutomationMLDMIRoleClassLib/DiscManufacturingEquipment |
5.2.8 Ролевой класс RoleClass «Tools»
Описание ролевого класса «Tools» (инструменты) приведено в таблице 9.
Пример - Инструмент манипулирования, инструмент управления, инструмент обеспечения непроницаемости, сборочный инструмент, стамеска, сварочный пистолет, фрезерный инструмент.
5.2.9 Ролевой класс RoleClass «Carrier»
Описание ролевого класса «Carrier» (носитель) приведено в таблице 10.
Ролевой класс RoleClass Carrier
5.2.10 Ролевой класс RoleClass «Machine»
Описание ролевого класса «Machine» (станок) приведено в таблице 11.
Ролевой класс RoleClass Machine
Пример - Фрезерный станок, сварочный станок, шлифовальный станок.
5.2.11 Ролевой класс RoleClass «StaticObject»
Описание ролевого класса «StaticObject» (статический объект) приведено в таблице 12.
Пример - Ограждение, косяк (двери).
5.3 Библиотека ролевого класса непрерывного промышленного производства AutomationMLCMIRoleClassLib
5.3.1 Общие положения
Примечание 1 — В настоящем стандарте используется версия «1.1.0» библиотеки ролевых классов AutomationML непрерывного промышленного производства.
Нормативная библиотека AutomationMLCMIRoleClassLib в виде дерева объектов представлена на рисунках 6 - 8. Ролевой класс непрерывного промышленного производства выводится напрямую или косвенно из элементов данной библиотеки.
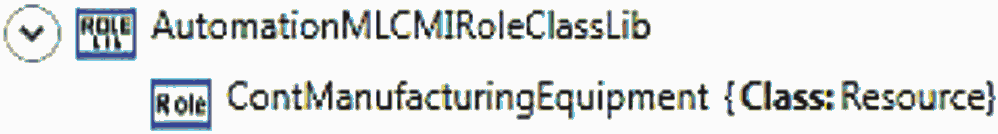
Рисунок 6 — Библиотека ролевых классов AutomationML непрерывного промышленного производства AutomationMLCMIRoleClassLib
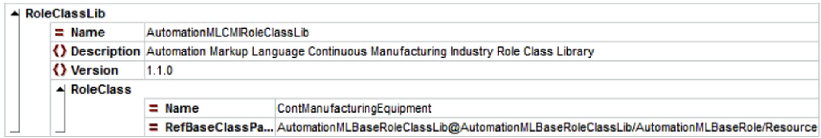
классов AutomationMLCMIRoleClassLib

5.3.2 Ролевой класс RoleClass непрерывного промышленного оборудования ContManufacturingEquipment
Описание ролевого класса «ContManufacturingEquipment» приведено в таблице 13.
Ролевой класс RoleClass ContManufacturingEquipment
5.4 Библиотека ролевого класса серийного промышленного производства AutomationMLBMIRoleClassLib
5.4.1 Общие положения
Примечание 1 — В настоящем стандарте используется версия «1.1.0» библиотеки ролевых классов AutomationML серийного промышленного производства.
Нормативная библиотека ролевых классов AutomationMLBMIRoleClassLib в виде дерева объектов представлена на рисунках 9 - 11. Ролевой класс серийного промышленного производства выводится прямо или косвенно из элементов данной библиотеки.
Примечание 2 — Допустимо добавление пользовательских атрибутов.
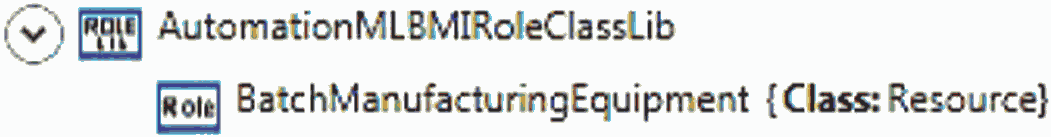
Рисунок 9 — Библиотека ролевого класса серийного промышленного производства AutomationMLBMIRoleClassLib
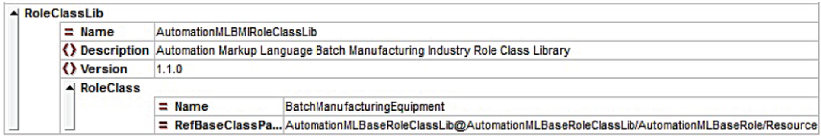
Рисунок 10 — Табличное представление библиотеки ролевых
классов серийного промышленного производства
AutomationMLBMIRoleClassLib

5.4.2 Ролевой класс RoleClass «BatchManufacturingEquipment»
Описание ролевого класса «BatchManufacturingEquipment» (оборудование серийного производства) приведено в таблице 14.
Ролевой класс RoleClass BatchManufacturingEquipment
5.5 Библиотека ролевого класса систем управления AutomationMLCSRoleClassLib
5.5.1 Общие положения
Примечание 1 — В настоящем стандарте используется версия «2.3.0» ролевого класса AutomationML системы управления.
Библиотека ролевого класса системы управления AutomationMLCSRoleClassLib в виде дерева объектов, табличного представления и описания на языке XML представлена на рисунках 12 - 14. Подробности по каждому ролевому классу приведены в 5.5.2 - 5.5.15.
Примечание 2 — Допустимо добавление пользовательских атрибутов.
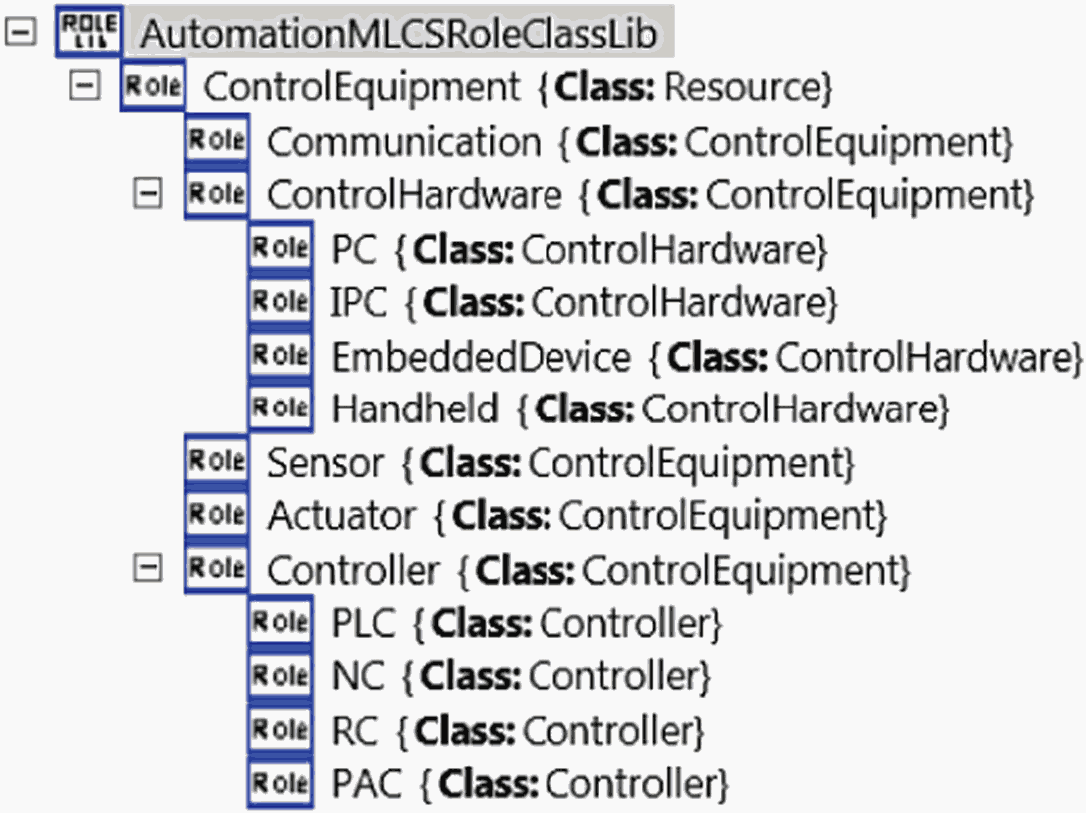
AutomationMLCSRoleClassLib
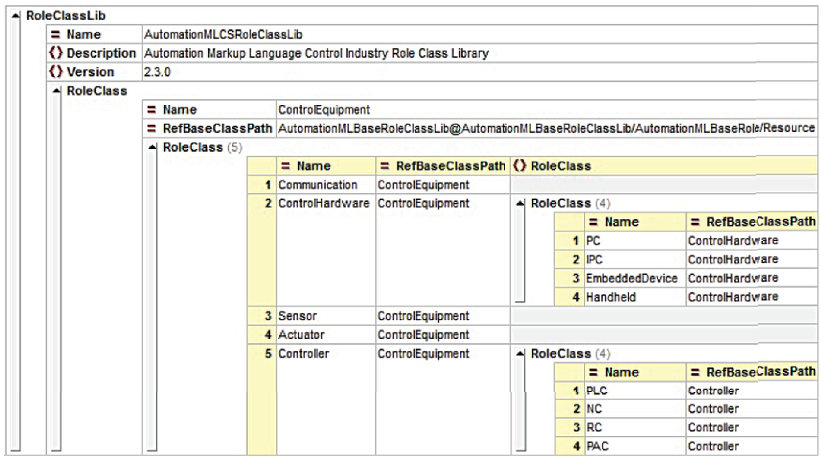
классов системы управления AutomationMLCSRoleClassLib
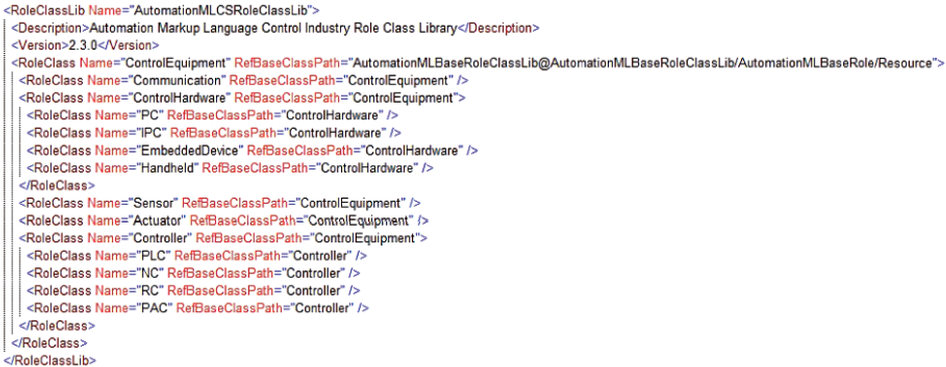
Рисунок 14 — Описание библиотеки ролевых классов системы
управления AutomationMLCSRoleClassLib на языке XML
5.5.2 Ролевой класс RoleClass «ControlEquipment»
Описание ролевого класса «ControlEquipment» (оборудование системы управления) приведено в таблице 15.
Ролевой класс RoleClass ControlEquipment
5.5.3 Ролевой класс RoleClass «Communication»
Описание ролевого класса «Communication» (коммуникация) приведено в таблице 16.
5.5.4 Ролевой класс RoleClass «ControlHardware»
Описание ролевого класса «ControlHardware» (аппаратура системы управления) приведено в таблице 17.
5.5.5 Ролевой класс RoleClass «PC»
Описание ролевого класса «PC» (персональный компьютер) приведено в таблице 18.
5.5.6 Ролевой класс RoleClass «IPC»
Описание ролевого класса «IPC» (промышленная персональная ЭВМ) приведено в таблице 19.
5.5.7 Ролевой класс RoleClass «Handheld»
Описание ролевого класса «Handheld» (переносное устройство) приведено в таблице 20.
Ролевой класс RoleClass Handheld
5.5.8 Ролевой класс RoleClass «EmbeddedDevice»
Описание ролевого класса «EmbeddedDevice» (встроенное устройство) приведено в таблице 21.
Ролевой класс RoleClass EmbeddedDevice
5.5.9 Ролевой класс RoleClass «Sensor»
Описание ролевого класса «Sensor» (сенсор) приведено в таблице 22.
Ролевой класс RoleClass Sensor
| Имя класса | Sensor |
|---|---|
| Описание | Ролевой класс «Sensor» используется для описания датчиков |
| Родительский класс | Путь доступа: AutomationMLCSRoleClassLib/ControlEquipment |
5.5.10 Ролевой класс RoleClass «Actuator»
Описание ролевого класса «Actuator» (исполнительное устройство) приведено в таблице 23.
| Имя класса | Actuator |
|---|---|
| Описание | Ролевой класс «Actuator» используется для описания исполнительных устройств |
| Родительский класс | Путь доступа: AutomationMLCSRoleClassLib/ControlEquipment |
5.5.11 Ролевой класс RoleClass «Controller»
Описание ролевого класса «Controller» (контроллер) приведено в таблице 24.
Ролевой класс RoleClass Controller
Примечание - Автономные устройства контроллеров могут быть как программным обеспечением, так и аппаратными средствами.
5.5.12 Ролевой класс RoleClass «PLC»
Описание ролевого класса «PLC» (программируемый логический контроллер) приведено в таблице 25.
Примечание - Функциональные возможности PLC реализуются как программным обеспечением, так и аппаратными средствами.
5.5.13 Ролевой класс RoleClass «NC»
Описание ролевого класса «NC» (устройство числового программного управления) приведено в таблице 26.
Примечание - Функциональные возможности NC реализуются как программным обеспечением, так и аппаратными средствами.
5.5.14 Ролевой класс RoleClass «RC»
Описание ролевого класса «RC» (устройство управления роботом) приведено в таблице 27.
Примечание - Функциональные возможности RC реализуются как программным обеспечением, так и аппаратными средствами.
5.5.15 Ролевой класс RoleClass «PAC»
Описание ролевого класса «PAC» (программируемый контроллер автоматизации) приведено в таблице 28.
Примечание - Функциональные возможности программируемого контроллера автоматизации PAC реализуются как программным обеспечением, так и аппаратными средствами.
РАСШИРЕННАЯ БИБЛИОТЕКА РОЛЕВЫХ КЛАССОВ AutomationML
Расширенная библиотека ролевых классов AutomationMLExtendedRoleClassLibrary — это рекомендуемое расширение библиотеки базового ролевого класса AutomationMLBaseRoleClassLib и библиотеки ролевых классов дискретного промышленного производства AutomationMLDMIRoleClassLib. Она охватывает широкую область типовых ролей дискретного промышленного производства.
Рассматриваемая расширенная библиотека AutomationMLExtendedRoleClassLib в виде дерева объектов представлена на рисунке A.1.
Примечание 1 — В настоящем стандарте используется версия «2.7.0» расширенной библиотеки ролевых классов AutomationML.
Примечание 2 — В соответствии с МЭК 62424 допускается добавление пользовательских атрибутов.
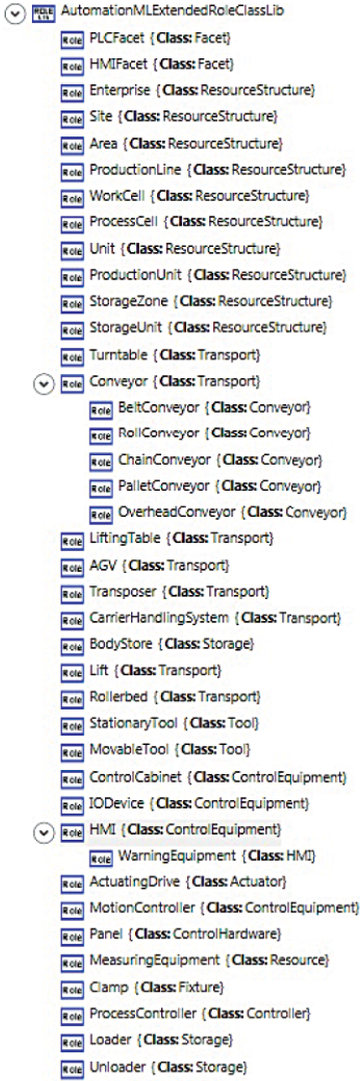
AutomationMLExtendedRoleClassLib
Описание ролевого класса «PLCFacet» (фасет программируемого логического контроллера) приведено в таблице A.1.
Ролевой класс RoleClass PLCFacet
A.3 Ролевой класс RoleClass «HMIFacet»
Описание ролевого класса «HMIFacet» (фасет человеко-машинного интерфейса) приведено в таблице A.2.
Описание ролевого класса «Enterprise» (предприятие) приведено в таблице A.3.
Ролевой класс RoleClass Enterprise
На рисунке A.2 приведена структура, определенная в МЭК 62264-1.
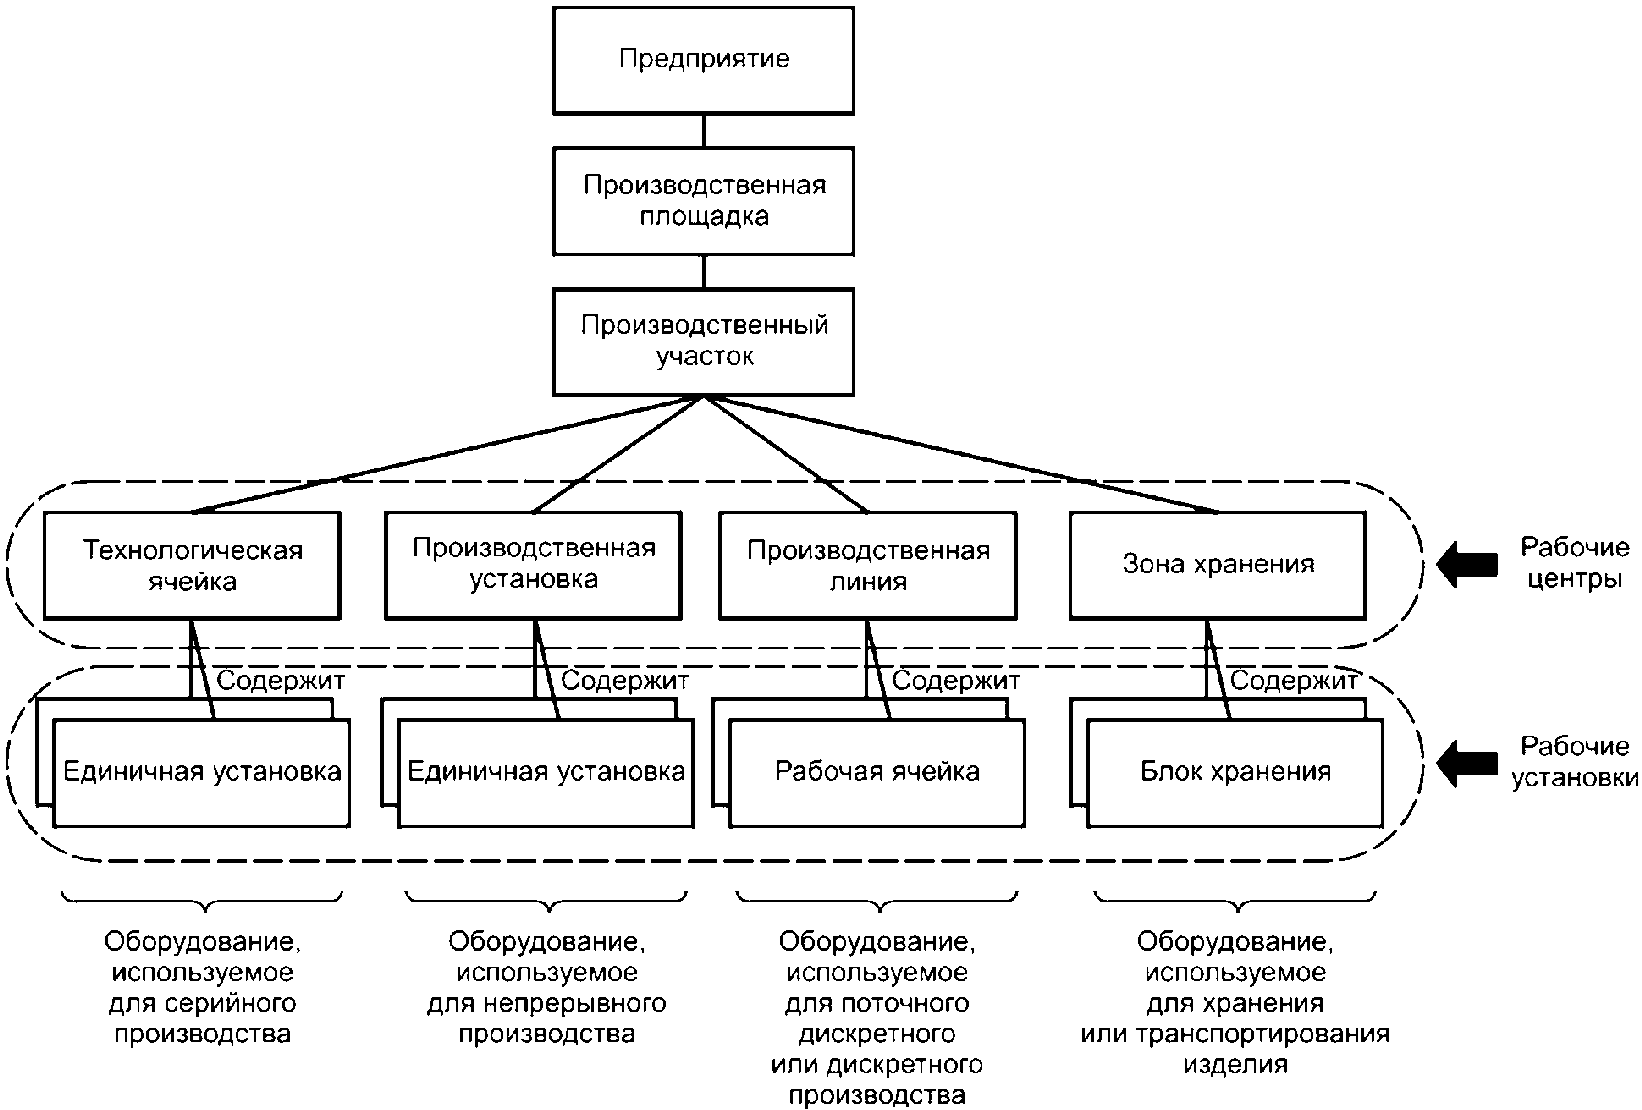
Рисунок A.2 — Структура ресурсов (МЭК 62264-1)
Описание ролевого класса «Site» (производственная площадка) приведено в таблице A.4.
Описание ролевого класса «Area» (производственный участок) приведено в таблице A.5.
Пример - Административное здание.
A.7 Ролевой класс RoleClass «ProductionLine»
Описание ролевого класса «ProductionLine» (производственная линия) приведено в таблице A.6.
Описание ролевого класса «WorkCell» (рабочая ячейка/гибкий производственный модуль) приведено в таблице A.7.
Ролевой класс RoleClass WorkCell
Описание ролевого класса «ProcessCell» (технологическая ячейка) приведено в таблице A.8.
Ролевой класс RoleClass ProcessCell
A.10 Ролевой класс RoleClass «Unit»
Описание ролевого класса «Unit» (единичная установка/модуль) приведено в таблице A.9.
Описание ролевого класса «ProductionUnit» (производственная установка/производственный агрегат) приведено в таблице A.10.
Ролевой класс RoleClass ProductionUnit
Описание ролевого класса «StorageZone» (зона хранения) приведено в таблице A.11.
Ролевой класс RoleClass StorageZone
Пример - Складское помещение, участок хранения жидкостей в баках, участок выдержки.
A.13 Ролевой класс RoleClass «StorageUnit»
Описание ролевого класса «StorageUnit» (блок хранения) приведено в таблице A.12.
A.14 Ролевой класс RoleClass «TurnTable»
Описание ролевого класса «TurnTable» (поворотный стол) приведено в таблице A.13.
Ролевой класс RoleClass TurnTable
A.15 Ролевой класс RoleClass «Conveyor»
Описание ролевого класса «Conveyor» (конвейер) приведено в таблице A.14.
Ролевой класс RoleClass Conveyor
Пример - Устройство транспортирования, имеющее точку старта и точку остановки, но не имеющее точек ответвления.
A.16 Ролевой класс RoleClass «BeltConveyor»
Описание ролевого класса «BeltConveyor» (ленточный конвейер) приведено в таблице A.15.
Ролевой класс RoleClass BeltConveyor
A.17 Ролевой класс RoleClass «RollConveyor»
Описание ролевого класса «RollConveyor» (барабанный конвейер) приведено в таблице A.16.
Ролевой класс RoleClass RollConveyor
A.18 Ролевой класс RoleClass «ChainConveyor»
Описание ролевого класса «ChainConveyor» (цепной конвейер) приведено в таблице A.17.
Ролевой класс RoleClass ChainConveyor
A.19 Ролевой класс RoleClass «PalletConveyor»
Описание ролевого класса «PalletConveyor» (конвейер паллетов) приведено в таблице A.18.
Ролевой класс RoleClass PalletConveyor
A.20 Ролевой класс RoleClass «OverheadConveyor»
Описание ролевого класса «OverheadConveyor» (подвесной конвейер) приведено в таблице A.19.
Ролевой класс RoleClass OverheadConveyor
A.21 Ролевой класс RoleClass «LiftingTable»
Описание ролевого класса «LiftingTable» (подъемный стол) приведено в таблице A.20.
Ролевой класс RoleClass LiftingTable
A.22 Ролевой класс RoleClass «AGV»
Описание ролевого класса «AGV» (транспортное средство с автоматическим управлением) приведено в таблице A.21.
Описание ролевого класса «Transposer» (перестановщик) приведено в таблице A.22.
Ролевой класс RoleClass Transposer
Описание ролевого класса «CarrierHandlingSystem» (система погрузки-разгрузки носителя) приведено в таблице A.23.
Ролевой класс RoleClass CarrierHandlingSystem
A.25 Ролевой класс RoleClass «BodyStore»
Описание ролевого класса «BodyStore» (хранение корпусов) приведено в таблице A.24.
Ролевой класс RoleClass BodyStore
A.26 Ролевой класс RoleClass «Lift»
Описание ролевого класса «Lift» (лифт) приведено в таблице A.25.
Пример - Подъемное устройство.
A.27 Ролевой класс RoleClass «RollerBed»
Описание ролевого класса «RollerBed» (роликовый настил конвейера) приведено в таблице A.26.
Ролевой класс RoleClass RollerBed
A.28 Ролевой класс RoleClass «StationaryTool»
Описание ролевого класса «StationaryTool» (стационарный инструмент) приведено в таблице A.27.
Ролевой класс RoleClass StationaryTool
Описание ролевого класса «MovableTool» (передвижной инструмент) приведено в таблице A.28.
Ролевой класс RoleClass MovableTool
Описание ролевого класса «ControlCabinet» (кабина управления) приведено в таблице A.29.
Ролевой класс RoleClass ControlCabinet
Пример - Распределительный щит, коробка управления.
Описание ролевого класса «IODevice» (устройство ввода-вывода) приведено в таблице A.30.
Ролевой класс RoleClass IODevice
Пример - Устройство, состоящее из аналоговых/цифровых модулей входа/выхода.
A.32 Ролевой класс RoleClass «HMI»
Описание ролевого класса «HMI» (человеко-машинный интерфейс) приведено в таблице A.31.
Описание ролевого класса «WarningEquipment» (предупреждающее оборудование) приведено в таблице A.32.
Ролевой класс RoleClass WarningEquipment
Описание ролевого класса «ActuatingDrive» (исполнительное устройство привода) приведено в таблице A.33.
Ролевой класс RoleClass ActuatingDrive
Пример - Электрический привод, гидравлический привод, пневматический привод.
A.35 Ролевой класс RoleClass «MotionController»
Описание ролевого класса «MotionController» (контроллер движения) приведено в таблице A.34.
Описание ролевого класса «Panel» (панель управления) приведено в таблице A.35.
A.37 Ролевой класс RoleClass «MeasuringEquipment»
Описание ролевого класса «MeasuringEquipment» (измерительное оборудование) приведено в таблице A.36.
Ролевой класс RoleClass MeasuringEquipment
Пример - Станок для измерения поверхностей, датчик измерения толщины покрытия (краски).
A.38 Ролевой класс RoleClass «Clamp»
Описание ролевого класса «Clamp» (захват) приведено в таблице A.37.
A.39 Ролевой класс RoleClass «ProcessController»
Описание ролевого класса «ProcessController» (контроллер процесса/управляющий контроллер) приведено в таблице A.38.
Ролевой класс RoleClass ProcessController
Пример - Управление сваркой, управление технологическим процессом, управление нанесением клея, комбинация управления процессом и регулирования процесса.
A.40 Ролевой класс RoleClass «Loader»
Описание ролевого класса «Loader» (погрузчик) приведено в таблице A.39.
Ролевой класс RoleClass Loader
Пример - Загрузочное устройство магазинного типа.
A.41 Ролевой класс RoleClass «Unloader»
Описание ролевого класса «Unloader» (разгрузчик) приведено в таблице A.40.
Ролевой класс RoleClass Unloader
(справочное)
ПРИМЕРЫ ИСПОЛЬЗОВАНИЯ РОЛЕВЫХ КЛАССОВ RoleClasses
Ролевые классы RoleClasses не зависят от конкретного продавца, являются характеристическими универсальными сущностями и используются для назначения родовой семантики экземплярам объекта при описании требований к рассматриваемым экземплярам объекта. Кроме того, ролевые классы способствуют отображению (мэппингу) моделей данных различных средств инженерии.
Рисунок B.1 поясняет вышесказанное на конкретном примере. Объект RB1 модели данных Tool1 моделируется с помощью языка AutomationML в качестве внутреннего элемента InternalElement, полученного из класса системных единиц SystemUnitClass Type_RB, и ассоциируется с классом ролей RoleClass «Robot» (робот). Модель Tool2 имеет иерархию экземпляров InstanceHierarchy, содержащую внутренний элемент InternalElement 3285_AB. Объект типа Rob относится к тому же ролевому классу RoleClass «Robot». Отображение между этими двумя моделями обеспечивается с помощью ролевого класса RoleClass Robot, являющегося общим для обоих внутренних элементов InternalElement.
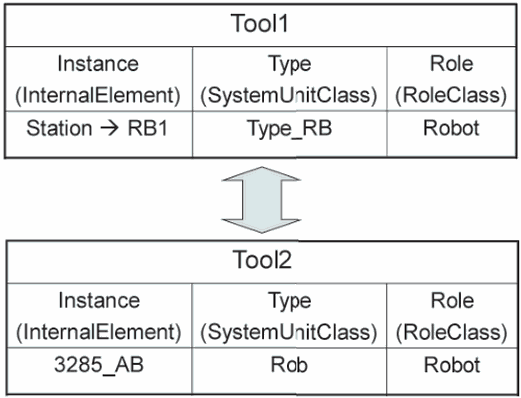
B.2 Пример производственной установки
Применение ролевого класса RoleClasses поясняется на примере простой ячейки. Ячейка производственной установки приведена на рисунке B.2. Она состоит из трех компонентов производственной установки: конвейер, робот и поворотный стол. Робот ставит детали на конвейер. Конвейер транспортирует детали к поворотному столу. Поворотный стол направляет детали в последующие технологические ячейки производственной установки.
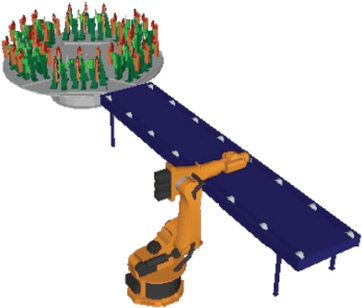
Рисунок B.2 — Пример применения ролей
Пример на рисунке B.3 содержит стандартные библиотеки AutomationML (библиотеку базового ролевого класса AutomationMLBaseRoleClassLib, библиотеку ролевого класса дискретного производственного процесса AutomationMLDMIRoleClassLib, расширенную библиотеку ролевого класса AutomationMLExtendedRoleClassLib), конкретную производственную установку рассматриваемой иерархии экземпляров InstanceHierarchy (пример роли RoleExample), различные типы компонентов производственной установки библиотеки класса системных единиц SytemUnitClass (пример библиотеки класса системных единиц ExampleSystemUnitClassLib). Рассматриваемые библиотеки ролевых классов RoleClassLibs и встроенные ролевые классы RoleClasses определены в МЭК 62714-1, а также в разделе 5 и приложении A настоящего стандарта.
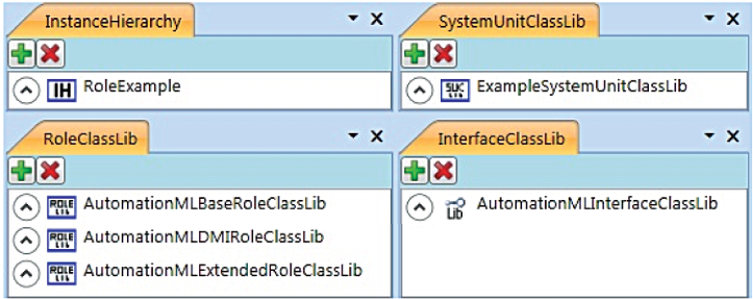
В качестве примера иерархия экземпляров InstanceHierarchy с именем RoleExample приведена на рисунках B.4 - B.6. Пример производственной установки содержит описание ячейки, обозначенной как ролевой класс рабочей ячейки RoleClass «WorkCell» расширенной библиотеки AutomationMLExtendedRoleClassLib. Ссылка на данный ролевой класс означает, что рассматриваемый внутренний элемент иерархии (InternalElement) содержит описание производственной линии (станции), в которой происходит выполнение рассматриваемого производственного шага. Кроме того, данная ячейка указывает на структуру ресурса ролевого класса RoleClass ResourceStructure библиотеки базового ролевого класса AutomationMLBaseRoleClassLib. Это означает, что данная ячейка является ресурс-ориентированным объектом иерархии.
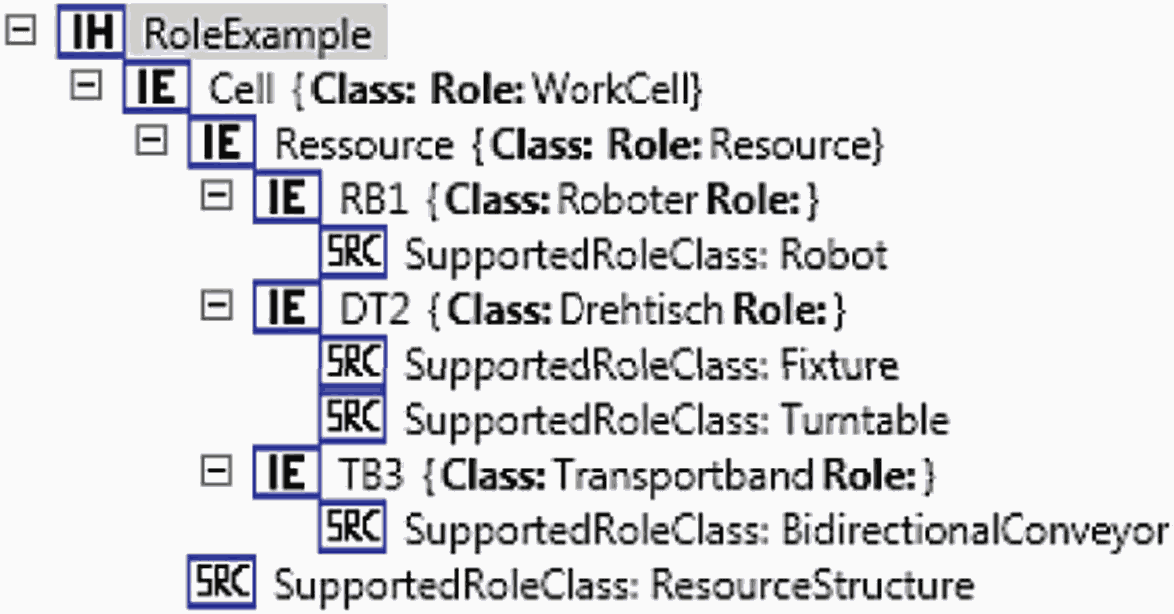
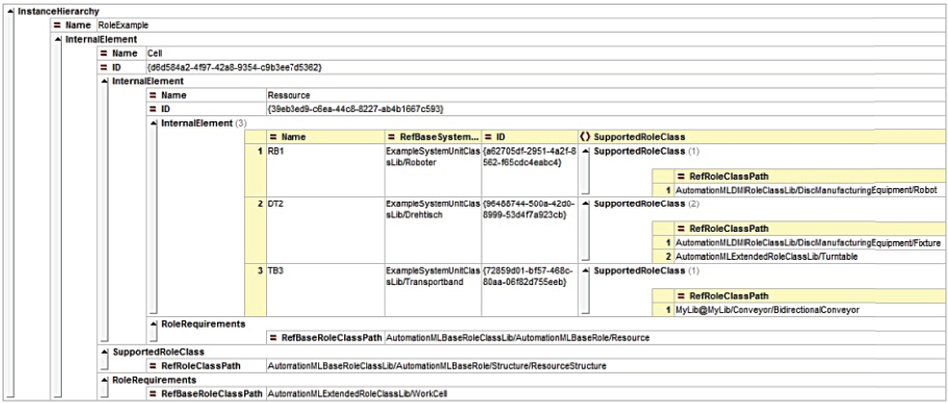
Рисунок B.5 — Табличное представление примера иерархии
экземпляров InstanceHierarchy для применения ролей
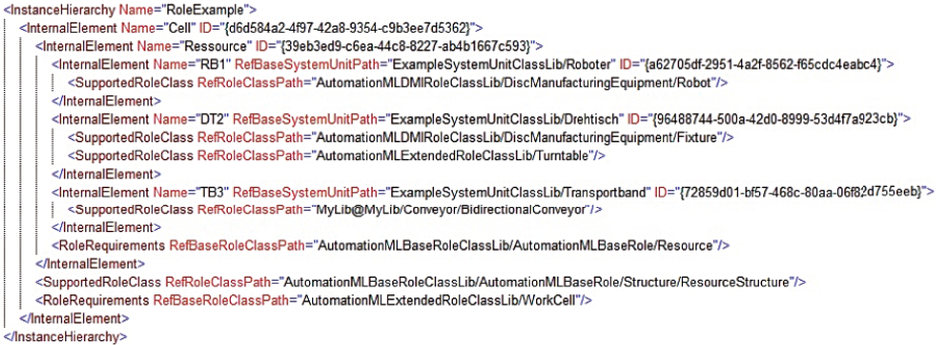
Рисунок B.6 — Описание примера иерархии экземпляров
InstanceHierarchy для применения ролей на языке XML
На следующем уровне иерархии ячейка внутреннего элемента InternalElement Cell задействует явный ресурс внутреннего элемента InternalElement Resource, который ссылается на ресурс ролевого класса RoleClass Resource библиотеки базового ролевого класса AutomationMLBaseRoleClassLib. Методика разделения рассматриваемой сущности на ресурс, продукт и процесс определена в МЭК 62714-1. Ресурсы характеризуют производственные установки, оборудование и прочие средства производства.
В рассматриваемой иерархии под уровнем InternalElement Resource понимаются три различных компонента производственной установки:
- внутренний элемент InternalElement RB1, который ссылается на ролевой класс RoleClass Robot. Ролевой класс RoleClass — это стандартный ролевой класс AutomationML RoleClass, определенный в библиотеке ролевого класса дискретного промышленного производства AutomationMLDMIRoleClassLib. Это означает, что внутренний элемент InternalElement представляет автоматически управляемые, перепрограммируемые, многоцелевые манипуляторы, программируемые по трем и более осям. Они могут либо быть фиксированы в заданном месте, либо могут передвигаться при использовании в приложениях промышленной автоматизации. Более того, рассматриваемая практическая техническая реализация выводится из класса системных единиц SystemUnitClass Drehtisch, описанного ниже;
- внутренний элемент InternalElement DT2, который ссылается на ролевой класс RoleClass Fixture (поворотный стол), определен в рамках расширенной справочной библиотеки ролевых классов AutomationMLExtendedRoleClassLib. Более того, он обладает ссылкой на стандартный ролевой класс RoleClass «Fixture» (устройство крепления) библиотеки ролевых классов дискретного промышленного производства AutomationMLDMIRoleClassLib. Это означает, что он представляет оборудование для поворота, изменяющее горизонтальное направление транспортирования продукта (носителя). В то же время рассматриваемый внутренний элемент InternalElement — это оборудование, уменьшающее число степеней свободы элемента. Оба ролевого класса RoleClasses поддерживаются данным внутренним элементом InternalElement. Более того, рассматриваемая техническая практическая реализация выводится из класса системных единиц SystemUnitClass Drehtisch, описанного ниже;
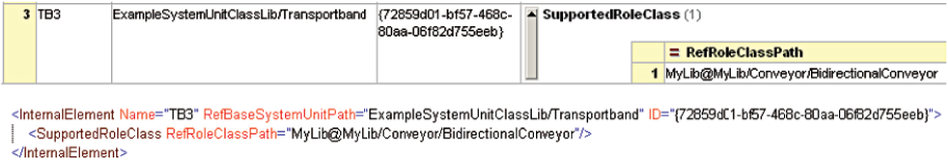
- внутренний элемент InternalElement TB3, который ссылается на ролевой класс RoleClass BidirectionalConveyor (конвейер с двумя направлениями движения). Данный ролевой класс является пользовательским. Определение данного ролевого класса находится во внешней среде по ссылке ExternalReference (см. рисунок B.7), которая указывает на файл c://xyz_lib.AutomationML на локальном хост-компьютере и идентифицируется посредством сущности Alias MyLib. На ролевой класс RoleClass BidirectionalConveyor производится ссылка с помощью пути доступа RefRoleClassPath, содержащего строку «MyLib@MyLib/Conveyor/BidirectionalConveyor» (см. рисунок B.8). Это означает, что данный внутренний элемент InternalElement является пользовательским элементом, который вследствие наложенных спецификациями AutomationML ограничений выводится прямо или косвенно из класса базовых ролей AutomationMLBaseRoleClass. Технические аспекты практической реализации получения класса системных единиц SystemUnitClass Transportband описаны ниже.
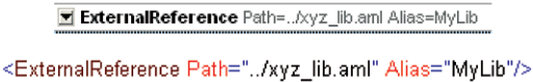
ролевого класса RoleClassLib
Библиотека класса системных единиц SystemUnitClass для примера библиотеки с названием ExampleSystemUnitClassLib приведена на рисунках B.9 - B.11. В рамках данной библиотеки моделируются три типа компонентов производственной установки:
- класс Roboter, который указывает на ролевой класс RoleClass Robot. Ролевой класс RoleClass — это стандартный ролевой класс RoleClass AutomationML, определенный в библиотеке ролевого класса дискретного промышленного производства AutomationMLDMIRoleClassLib. Это означает, что рассматриваемый класс системных единиц SystemUnitClass представляет автоматически управляемые, перепрограммируемые, многоцелевые манипуляторы, программируемые по трем и более осям, которые могут быть либо зафиксированы в пространстве, либо могут быть подвижными для использования в приложениях промышленной автоматизации;
- класс Drehtisch, который указывает на ролевой класс RoleClass Turntable и ролевой класс Clamp, определенные в справочной расширенной библиотеке AutomationMLExtendedRoleClassLib. Это означает, что рассматриваемый класс представляет транспортное поворотное оборудование, которое изменяет направление горизонтального транспортирования продукта и/или носителя. В то же самое время класс системных единиц SystemUnitClass осуществляет процессы крепления и удержания изделий в заданной точке. Оба указанных ролевых класса RoleClasses поддерживаются классом системных единиц SystemUnitClass;
- класс Transportband, который указывает на ролевой класс RoleClass Transport. Данный ролевой класс RoleClass — это стандартный ролевой класс RoleClass AutomationML, определенный в библиотеке ролевого класса дискретного промышленного производства AutomationMLDMIRoleClassLib. Это означает, что данный класс системных единиц SystemUnitClass — это оборудование, обеспечивающее транспортирование изделия из одного положения в другое.
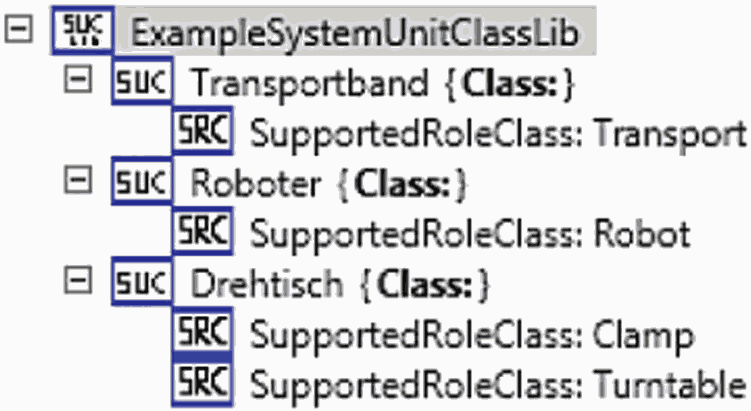
SystemUnitClass для применения ролей
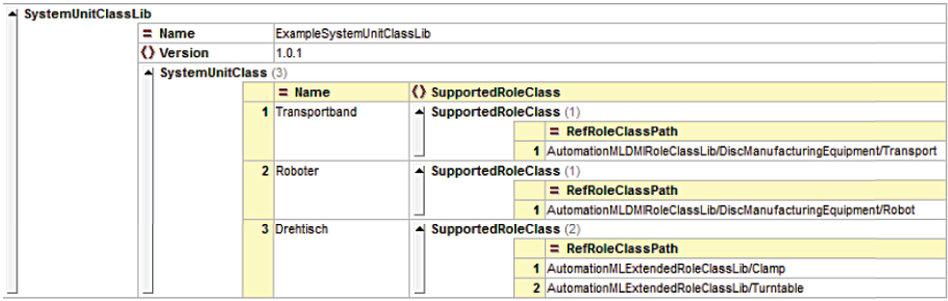
Рисунок B.10 — Табличное XML-представление примера
библиотеки класса системных единиц SystemUnitClass
для применения ролей
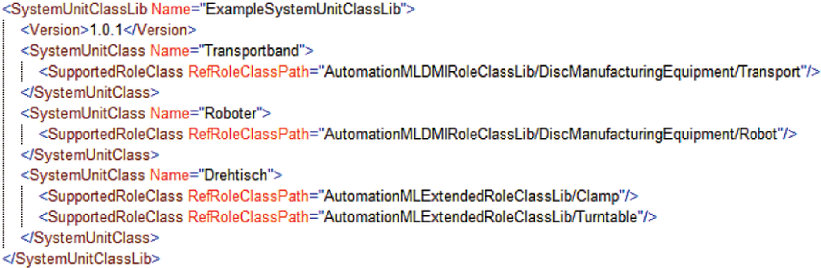
Рисунок B.11 — Описание на языке XML примера библиотеки SystemUnitClass для применения ролей
В настоящем примере классы системных единиц SystemUnitClasses содержат описание типов компонентов производственной установки. Данные типы могут зависеть от выбора системы (языка). В данном случае названия классов приведены на немецком языке. Принятые правила изложения делают возможным понимание примера, даже если немецкий язык не поддерживается программой.
(справочное)
В данном примере рассмотрены некоторые существующие пользовательские библиотеки различного типа и происхождения:
- UserDefinedRoleClassLibFoodAndBeverage.AutomationML, промышленная библиотека материалов о еде и напитках, см. рисунок C.1;
- UserDefinedRoleClassLibRedBookVDMA.AutomationML, ассоциированная библиотека фонда VDMA (Verband Deutscher Maschinen — und Anlagenbau — German Engineering Federation, Германия) и фонда VDW (Verein Deutscher Werkzeugmaschinenhersteller — German Machine Tool Manufacturers Union, Германия) — RedBook («красная» книга); вышеуказанные ресурсы содержат все типы инструментальных станков, изготавливаемых в Германии;
- UserDefinedRoleClassLibCompanySpecificStructure.AutomationML, специализированная библиотека предприятия, включающая структурные классы. Данная библиотека — это конкретный рабочий пример создания и применения библиотеки на практике;
- UserDefinedRoleClassLibPandixPCE.AutomationML, а также UserDefinedRoleClassLibPandixPPE.AutomationML, это типовые библиотеки, относящиеся к технологии машиностроения. Используется формат библиотек PandIX. Формат PandIX — это модель данных для описания информации о трубопроводных системах и инструментарии производственной установки в аспекте процесса ее автоматизации. Данные библиотеки — это руководство по моделированию инженерных данных управления технологическим процессом. Описание содержится в диаграммах P&ID (диаграмма трубопроводных систем и инструментария), которые формализуют доступ к указанным данным. При разработке систем автоматизации технологических процессов используются библиотеки в формате CAEX.
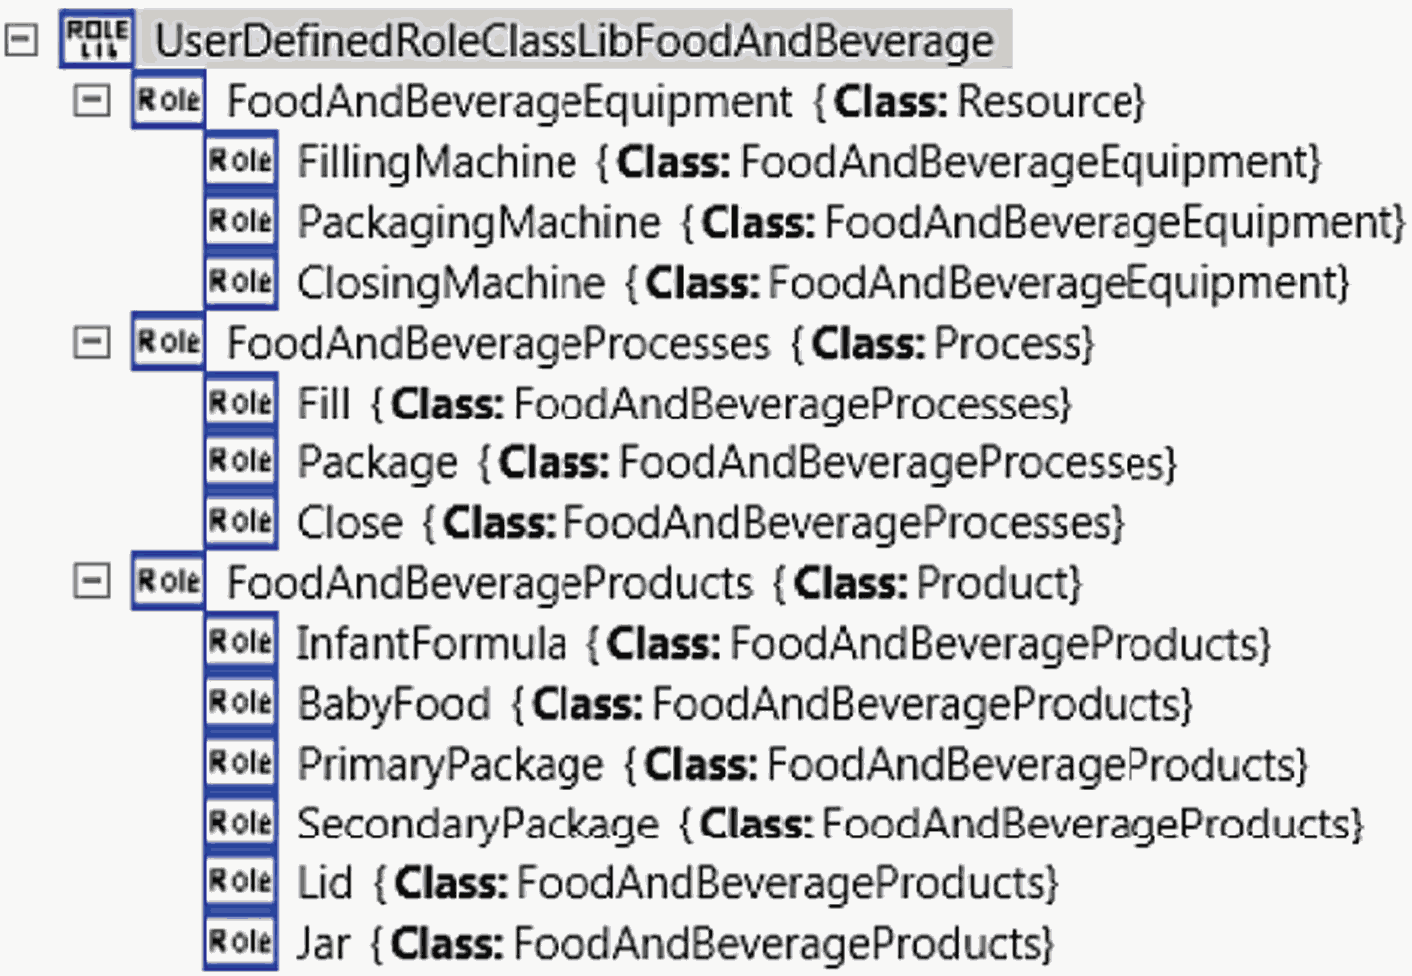
Рисунок C.1 — Пользовательская библиотека ролевого класса
RoleClassLib AutomationML «еда и напитки» FoodAndBeverage
Указанные примеры подробно не рассматриваются в МЭК 62714. В дальнейшем возможно появление специальных инструментальных библиотек, а также библиотек стандартов производственных компаний.
C.2 Внешняя семантика атрибутов
Для использования ссылок на внешние определения атрибутов необходимо задействовать элемент «RefSemantic» формата CAEX. Данный элемент ссылается на семантику атрибутов, определенную в других стандартах. На рисунке C.2 пример роли ExampleRole имеет атрибут Height (высота). Данный атрибут определен в МЭК 60050-113 (113-01-21). Он имеет путь доступа CorrespondingAttributePath. Данный механизм помогает оформлять ссылки на внешние определения атрибутов.
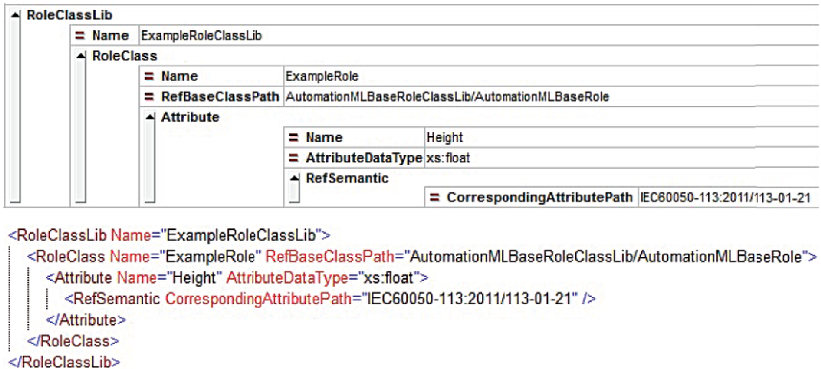
Рисунок C.2 — Пример внешней семантики атрибута
(справочное)
D.1 Библиотека ролевых классов дискретного производственного процесса AutomationMLDMIRoleClassLib
D.2 Библиотека ролевых классов непрерывного производственного процесса AutomationMLCMIRoleClassLib
D.3 Библиотека ролевых классов серийного промышленного производства AutomationMLBMIRoleClassLib
D.4 Библиотека ролевых классов системы управления AutomationMLCSRoleClassLib
D.5 Расширенная библиотека ролевых классов AutomationMLExtendedRoleClassLib
СВЕДЕНИЯ О СООТВЕТСТВИИ ССЫЛОЧНЫХ МЕЖДУНАРОДНЫХ СТАНДАРТОВ НАЦИОНАЛЬНЫМ СТАНДАРТАМ
| Обозначение ссылочного международного стандарта | Степень соответствия | Обозначение и наименование соответствующего национального стандарта |
| IEC 62714-1:2014 | IDT | ГОСТ Р МЭК 62714-1-2020 «Формат обмена инженерными данными для использования в системах промышленной автоматизации. Стандартизированный формат обмена данными AutomationML. Часть 1. Архитектура и общие требования» |
| Примечание — В настоящей таблице использовано следующее условное обозначение степени соответствия стандарта: - IDT — идентичный стандарт. | ||