ГОСТ Р ИСО 16092-2-2025. Национальный стандарт Российской Федерации. Безопасность станков. Прессы. Часть 2. Требования безопасности для механических прессов
Актуально на 03.11.2026.
Как цитировать: "ГОСТ Р ИСО 16092-2-2025. Национальный стандарт Российской Федерации. Безопасность станков. Прессы. Часть 2. Требования безопасности для механических прессов". ГОСТ Р ИСО 16092-2-2025. https://bukva.ai/docs/standart-gost-r-iso-16092-2-2025
(утв. и введен в действие Приказом Росстандарта от 27.11.2025 № 1557-ст)
Примечание
Документ введен в действие с 01.03.2026.
Утвержден и введен в действие Приказом Федерального агентства по техническому регулированию и метрологии от 27 ноября 2025 г. № 1557-ст
НАЦИОНАЛЬНЫЙ СТАНДАРТ РОССИЙСКОЙ ФЕДЕРАЦИИ
ТРЕБОВАНИЯ БЕЗОПАСНОСТИ ДЛЯ МЕХАНИЧЕСКИХ ПРЕССОВ
Machine tools safety. Presses. Part 2. Safety requirements for mechanical presses
Дата введения 1 марта 2026 года
Предисловие
1 ПОДГОТОВЛЕН Федеральным государственным бюджетным учреждением «Российский институт стандартизации» (ФГБУ «Институт стандартизации») на основе собственного перевода на русский язык англоязычной версии стандарта, указанного в пункте 4
2 ВНЕСЕН Техническим комитетом по стандартизации ТК 070 «Станки»
3 УТВЕРЖДЕН И ВВЕДЕН В ДЕЙСТВИЕ Приказом Федерального агентства по техническому регулированию и метрологии от 27 ноября 2025 г. № 1557-ст
4 Настоящий стандарт идентичен международному стандарту ИСО 16092-2:2019 «Безопасность станков. Прессы. Часть 2. Требования безопасности для механических прессов» (ISO 16092-2:2019 «Machine tools safety — Presses — Part 2: Safety requirement for mechanical presses», IDT).
Международный стандарт разработан подкомитетом ПК 10 «Вопросы безопасности» Технического комитета по стандартизации ИСО/ТК 39 «Станки».
При применении настоящего стандарта рекомендуется использовать вместо ссылочных международных стандартов соответствующие им национальные и межгосударственные стандарты, сведения о которых приведены в дополнительном приложении ДА
Правила применения настоящего стандарта установлены в статье 26 Федерального закона от 29 июня 2015 г. № 162-ФЗ «О стандартизации в Российской Федерации». Информация об изменениях к настоящему стандарту публикуется в ежегодном (по состоянию на 1 января текущего года) информационном указателе «Национальные стандарты», а официальный текст изменений и поправок — в ежемесячном информационном указателе «Национальные стандарты». В случае пересмотра (замены) или отмены настоящего стандарта соответствующее уведомление будет опубликовано в ближайшем выпуске ежемесячного информационного указателя «Национальные стандарты». Соответствующая информация, уведомление и тексты размещаются также в информационной системе общего пользования — на официальном сайте Федерального агентства по техническому регулированию и метрологии в сети Интернет (www.rst.gov.ru)
Введение
Настоящий стандарт является стандартом типа C, как указано в ИСО 12100.
Целевой аудиторией настоящего стандарта являются в том числе следующие группы пользователей:
- производители оборудования;
- органы по охране труда и технике безопасности (регулирующие государственные органы <1>, службы охраны труда на предприятии, службы по надзору за рынком <2> и т.д.).
<1> Государственное управление охраной труда осуществляется Правительством Российской Федерации непосредственно или по его поручению федеральным органом исполнительной власти, осуществляющим функции по выработке и реализации государственной политики и нормативно-правовому регулированию в сфере труда, а также другими федеральными органами исполнительной власти в пределах их полномочий.
<2> Например, Федеральная служба по экологическому, технологическому и атомному надзору, Федеральная служба по надзору в сфере защиты прав потребителей и благополучия человека и другие.
Положения, представленные в настоящем стандарте, также применяют следующие пользователи:
- руководители предприятий, где используется оборудование (малые, средние и крупные предприятия);
- работники предприятий, где используется оборудование (например, службы охраны труда, профсоюзы, организации для людей с особыми потребностями);
- организации, предоставляющие услуги, например, по техническому обслуживанию оборудования (малые, средние и крупные предприятия);
- потребители (в случае оборудования, предназначенного для личного использования).
Вышеуказанным заинтересованным группам пользователей была предоставлена возможность участвовать в процессе разработки настоящего стандарта.
Соответствующее оборудование и степень опасности, опасных ситуаций или опасных событий указаны в разделе «Область применения» настоящего стандарта.
Если требования настоящего стандарта типа C отличаются от требований стандартов типа A или типа B, то требования настоящего стандарта типа C имеют приоритет над требованиями других стандартов для машин, которые были спроектированы и изготовлены в соответствии с требованиями настоящего стандарта типа C.
Дополнительные сноски и примечания в тексте настоящего стандарта, выделенные курсивом, приведены для пояснения текста оригинала.
1 Область применения
Настоящий стандарт в дополнение к ИСО 16092-1 устанавливает технические требования и меры безопасности, которые должны быть приняты лицами, осуществляющими проектирование, производство и поставку следующих групп механических прессов и производственных систем механических прессов:
- группа 1: прессы с неполнооборотной(ыми) муфтой(ами);
- группа 2: прессы с сервоприводной системой (механические сервопрессы).
Примечание 1 — Требования, изложенные в настоящем стандарте, в основном применимы к обеим группам механических прессов. Если требование относится только к одной группе, то указывается конкретная группа.
Примечание 2 — Другие типы систем с электроприводом обеспечивают функциональность, аналогичную той, которую принято называть «сервоприводами» или «серводвигателями», и поэтому их использование рассматривается как аналогичное в рамках терминов, используемых в данном стандарте (например, системы с электроприводом с частотным регулированием).
Прессы, рассматриваемые в настоящем стандарте, варьируются по размеру от небольших высокоскоростных машин с одним оператором, производящим небольшие заготовки, до крупных относительно тихоходных машин с несколькими операторами и большими сложными заготовками.
В настоящем стандарте рассматриваются все значимые угрозы, связанные с механическими прессами и вспомогательными устройствами (например, подушками для верхних штампов, выталкивателями заготовок, системами подачи и перемещения), являющимися неотъемлемой частью машины, как при надлежащей, так и ненадлежащей эксплуатации, которую обоснованно может предвидеть изготовитель (см. раздел 4). Учитывались все этапы жизненного цикла машины, описанные в ИСО 12100:2010, 5.4.
Примечание - Все значительные опасности означают те, которые выявлены или связаны с прессами на момент публикации настоящего стандарта.
В дополнение к машинам, на которые не распространяется ИСО 16092-1:2017, настоящий стандарт не распространяется на машины, которые:
a) передают энергию для приведения в движение ползуна пресса с помощью гидравлических или пневматических средств;
b) оснащены двумя или более ползунами, движущимися под разными углами друг к другу.
Примечание - Настоящий стандарт распространяется на прессы с двумя или более ползунами, перемещающимися в одинаковых угловых направлениях, например на прессы с внутренними и внешними ползунами;
c) передают энергию для приведения в движение ползуна пресса с помощью линейного(ых) механизма(ов) двигателя.
2 Нормативные ссылки
В настоящем стандарте использованы нормативные ссылки на следующие стандарты [для датированных ссылок применяют только указанное издание ссылочного стандарта, для недатированных — последнее издание (включая все изменения)]:
ISO 12100:2010, Safety of machinery — General principles for design — Risk assessment and risk reduction (Безопасность машин. Общие принципы конструирования. Оценка рисков и снижение рисков)
ISO 13849-1:2015 <1>, Safety of machinery — Safety-related parts of control systems — Part 1: General principles for design (Безопасность машин. Детали систем управления, связанные с обеспечением безопасности. Часть 1. Общие принципы проектирования)
<1> Заменен на ISO 13849-1:2023 «Безопасность машин. Элементы систем управления, связанные с безопасностью. Часть 1. Общие принципы конструирования». Однако для однозначного соблюдения требования настоящего стандарта, выраженного в датированной ссылке, рекомендуется использовать только указанное в этой ссылке издание.
ISO 13849-2:2012, Safety of machinery — Safety-related parts of control systems — Part 2: Validation (Безопасность машин. Детали систем управления, связанные с обеспечением безопасности. Часть 2. Валидация)
ISO 13855:2010 <2>, Safety of machinery — Positioning of safeguards with respect to the approach speeds of parts of the human body (Безопасность машин. Позиционирование защитного оборудования с учетом скорости сближения частей человеческого тела)
<2> Заменен на ISO 13855:2024 «Безопасность оборудования. Расположение защитных устройств с учетом скоростей приближения частей тела человека». Однако для однозначного соблюдения требования настоящего стандарта, выраженного в датированной ссылке, рекомендуется использовать только указанное в этой ссылке издание.
ISO 16092-1:2017, Machine tools safety — Presses — Part 1: General safety requirements (Безопасность станков. Прессы. Часть 1. Требования безопасности)
ISO 16092-3:2017, Machine tools safety — Presses — Part 3: Safety requirements for hydraulic presses (Безопасность станков. Прессы. Часть 3. Требования безопасности для гидравлических прессов)
IEC 60204-1:2016, Safety of machinery — Electrical equipment of machines — Part 1: General requirements (Безопасность машин. Электрооборудование машин и механизмов. Часть 1. Общие требования)
IEC 61800-5-1:2007+A1:2016 <3>, Adjustable speed electrical power drive systems — Part 5-1: Safety requirements — Electrical, thermal and energy (Система силовых электрических приводов с регулируемой скоростью. Часть 5-1. Требования к электрической, термической и энергетической безопасности)
<3> Заменен на IEC 61800-5-1:2022+Cor.1:2023 «Системы силовых электрических приводов с регулируемой скоростью. Часть 5-1. Требования к электрической, тепловой и энергетической безопасности». Однако для однозначного соблюдения требования настоящего стандарта, выраженного в датированной ссылке, рекомендуется использовать только указанное в этой ссылке издание.
IEC 61800-5-2:2016, Adjustable speed electrical power drive systems — Part 5-2: Safety requirements — Functional (Системы силовых электрических приводов с регулируемой скоростью. Часть 5-2. Требования к функциональной безопасности)
3 Термины и определения
В настоящем стандарте применены термины по ИСО 12100:2010, ИСО 13849-1:2015, ИСО 16092-1:2017, а также следующие термины с соответствующими определениями.
ИСО и МЭК поддерживают терминологические базы данных, используемые в целях стандартизации по следующим адресам:
- платформа онлайн-просмотра ИСО: доступна по адресу https://www.iso.org/obp;
- Электропедия МЭК: доступна по адресу http://www.electropedia.org.
3.1 тормоз (brake): Механизм для замедления, остановки и удержания ползуна/плунжера.
3.2 механический тормоз (фрикционный тормоз) (mechanical brake, friction brake): Тормоз (3.1) с сухим или жидким трением.
3.3 муфта (неполнооборотная муфта; фрикционная муфта) (clutch, part revolution clutch, friction clutch): Механизм, который включает или выключает механическую передачу от маховика к ползуну с помощью трения в любой момент цикла.
3.4 контроль направления перемещения (moving direction monitoring): Функция контроля, прямо или косвенно отслеживающая направление перемещения ползуна.
3.5 контроль состояния покоя (standstill monitoring): Функция контроля, прямо или косвенно контролирующая положение ползуна.
3.6 контроль эффективности остановки (перебега) [stopping-performance (overrun) monitoring]: Функция контроля, отслеживающая время остановки, угол или тормозной путь ползуна.
3.7 система с сервоприводом (servo drive system): Система, которая заменяет необходимость в муфте путем прямого подключения серводвигателя к системе передачи, такой как редуктор (мотор-редуктор), механизм привода зубчатого ремня, кривошипный механизм, механическое сопряжение, шариковинтовая передача, волновой редуктор и т.д.
3.8 защитная остановка <функция> (protective stop): Остановка, инициированная защитной мерой.
3.9 безопасная остановка под напряжением (safe energized standstill): Функция обеспечения безопасности, предупреждающая неожиданное перемещение ползуна более чем на определенную величину от положения остановки, с подачей напряжения на серводвигатель(и) для противодействия внешним силам и без срабатывания механического(их) тормоза(ов).
3.10 безопасное обесточенное состояние покоя (safe de-energized standstill): Функция обеспечения безопасности, предупреждающая неожиданное перемещение ползуна путем отключения подачи напряжения на муфту, серводвигатель(и) и механический(е) тормоз(а).
3.11 безопасная остановка <функция> (safe stop): Остановка, инициированная функцией мониторинга.
3.12 безопасное отключение крутящего момента; STO (safe torque off, STO): Функция, предотвращающая подачу энергии, создающей усилие, на двигатель.
3.13 наихудший случай (worst case): Состояние пресса в предвидимых неблагоприятных ситуациях, например, когда ползун пресса находится в самом невыгодном положении, когда используется инструмент максимального веса и т.д.
4 Перечень значительных опасностей
Все значительные опасности, опасные ситуации и события, которые по результатам оценки рисков были определены как значительные для прессов, определенных в области применения, и требующие конкретных действий для устранения или снижения риска перечислены в ИСО 16092-1:2017 (приложение A), а дополнительные опасности <1> перечислены в таблице A.1.
5 Требования и/или меры безопасности
5.1 Общие положения
Механические прессы должны соответствовать требованиям безопасности и/или мерам защиты/снижения риска, изложенным в настоящем разделе. Кроме того, машина должна быть спроектирована в соответствии с принципами ИСО 12100 для соответствующих, но незначительных опасностей, которые не рассматриваются в настоящем стандарте.
5.2 Основные конструктивные решения
5.2.1 Гидравлические и пневматические системы. Общие принципы проектирования
Необходимо применять ИСО 16092-1:2017, 5.2.1.
5.2.2 Пневматические системы
Необходимо применять ИСО 16092-1:2017, 5.2.2.
5.2.3 Гидравлические системы
Необходимо применять ИСО 16092-1:2017, 5.2.3.
5.2.4 Электрические системы
Необходимо применять ИСО 16092-1:2017, 5.2.4.
5.2.5 Механический тормоз
5.2.5.1 Все механические прессы должны быть оборудованы как минимум одним механическим тормозом, соответствующим требованиям 5.2.5.2 - 5.2.5.4. Механический тормоз и его система управления должны быть сконструированы таким образом, чтобы в случае отказа пневматического, гидравлического или электрического питания механический тормоз немедленно срабатывал.
5.2.5.2 Механический тормоз должен быть самовключающимся с помощью нескольких пружинных узлов компрессионного типа сжатия, для отключения которых требуется энергия или усилие от внешнего источника. Механический тормоз должен обладать достаточной мощностью для остановки и удержания ползуна и его приспособлений в любой точке полного диапазона хода пресса и функционировать при выключенной муфте или отключенном серводвигателе, даже если 50% пружинных узлов вышли из строя.
5.2.5.3 Механический(е) тормоз(а) должен(ы) быть спроектирован(ы) и изготовлен(ы) следующим образом:
a) все пружины имеют строго одинаковые размеры, качество и номинал;
b) средства нагружения пружин таковы, что при регулировке пружинные крепления могут быть заблокированы для предотвращения обратного провисания;
c) расположение корпусов пружин и направляющих штифтов таково, чтобы их переплетение было сведено к минимуму;
d) осуществляется отвод любого генерируемого тепла, которое может вызвать опасное событие;
e) должны существовать эффективные меры предупреждения попадания смазочных материалов на трущиеся поверхности тормозов, если только это не предусмотрено их конструкцией;
f) любая влага, пыль или смазочное масло, разрушающие или разъедающие уплотнительный материал (например, сальники и прокладки), не должны оказывать негативного влияния на выполнение требуемой функции, например, вследствие засорения канала для жидкости или иного воздействия на эффективность;
g) необходимо свести к минимуму скопление пыли, жидкости или мусора в тех местах, которые могут привести к неэффективной работе тормозов, и не допускать, чтобы поврежденные или незакрепленные компоненты приводили к неисправности тормозов.
Кроме того, необходимо предусмотреть дублирование и контроль системы/функции управления тормозами (см. таблицы 1 и 2), чтобы исключить возможность того, что какая-либо отдельная неисправность приведет к потере функции торможения:
h) пружины выполнены в соответствии с требованиями ИСО 13849-2:2012, таблицы A.2, A.3 и A.5, что позволяет исключить любые неисправности, которые могут возникнуть в пружинах с нажимными витками;
i) все механические части или элементы способны обеспечить требуемые решения в соответствии с ИСО 13849-2:2012, таблица A.4, так что любые неисправности, которые могут возникнуть в механических элементах, исключены;
j) включение и выключение тормоза не влияет на его безопасную работу;
k) тормоз сконструирован таким образом, что отказ какого-либо компонента (например, силовой трансмиссии или винта) не приводит к его поломке и не подвергает другие компоненты нагрузке, которая может стать причиной их быстрого выхода из строя.
5.2.5.4 Ленточные тормоза не должны использоваться в качестве механического тормоза для остановки ползуна.
Примечание - Ленточный тормоз представляет собой тормоз, у которого гибкая лента, покрытая фрикционным материалом, расположена по окружности барабана.
5.2.6 Регулировка ползуна
5.2.6.1 Необходимо предусмотреть средства для осуществления надзора с целью предупреждения вращения пресса при включенной цепи регулировки ползуна и для предотвращения работы двигателя регулировки ползунов при включенной муфте для прессов группы 1 или серводвигателя под напряжением для прессов группы 2. Это требование не распространяется на те случаи, когда двигатель регулировки ползуна работает только в автоматическом цикле и с программируемыми системами управления, компенсирующими, например, износ инструмента во время работы пресса.
5.2.6.2 Средства управления регулировкой ползуна должны иметь четкую маркировку.
5.2.6.3 Ход вверх и вниз регулировки ползуна должен быть ограниченным, например, с помощью концевых выключателей, датчиков сближения или энкодеров.
5.2.7 Системы противовеса ползуна
5.2.7.1 Системы противовесов механических пружин, если они предусмотрены, должны иметь средства для удержания деталей системы в случае разрушения и должны быть способны удерживать ползун и его приспособления на середине хода без применения тормоза.
5.2.7.2 Пневматические цилиндры для уравновешивания, если они предусмотрены, должны иметь средства для удержания поршня и прутка в случае поломки или ослабления и должны быть способны удерживать ползун и его приспособления в любой точке цикла без применения тормоза.
5.2.8 Распределительные клапаны и выпускные системы
5.2.8.1 Распределительные клапаны и выпускные системы с гидравлическими клапанами для механических тормозов, муфт или комбинированных устройств муфты/тормоза должны быть сконструированы таким образом, чтобы предупредить ухудшение эффективности остановки в случае отказа.
5.2.8.2 Конструкция распределительных клапанов должна позволять, чтобы в нерабочем положении утечка через впускной клапан была достаточной для предотвращения повышения давления в рабочем цилиндре механического(их) тормоза(ов), муфты (муфт) или комбинированного(ых) узла(ов) муфты/тормоза.
5.2.8.3 Выпускные порты, трубопроводы между механическим(и) тормозом(ами), муфтой(ами) или комбинированным(и) узлом(ами) муфты/тормоза, рабочими цилиндрами и клапанами, а также выпускные системы с клапанами жидкости сцепления должны быть сконструированы таким образом, чтобы исключить ухудшение эффективности остановки пресса. Следует принять меры предосторожности, чтобы выхлопные отверстия распределительных клапанов имели достаточный размер для устранения остаточного давления в цилиндре. Клапан выбирают таким образом, чтобы соотношение давления между механическим(и) тормозом(ами), муфтой(ами) или комбинированным(и) устройством(ами) муфты/тормоза было таким, чтобы остаточное давление в цилиндре не становилось избыточным в случае неисправности клапана.
Примечание - Обычно соотношение между давлением пружины в тормозе и остаточным давлением в цилиндре составляет не менее 3,5 к 1.
5.2.8.4 Если предусмотрено, устройства перехода на ручное управление, встроенные в распределительные клапаны, должны быть выполнены с прикрепленной крышкой или крышкой, для открывания которой требуется использовать инструмент или ключ.
Примечание - Устройство перехода на ручное управление предназначено для приведения в действие клапанов при необходимости (например, при техническом обслуживании).
5.2.8.5 Электрические устройства перехода на ручное управление, если они предусмотрены, должны быть снабжены ключом, и их работа должна быть возможна только при положении заслонки в нижней мертвой точке (BDC) поршня в цилиндре, выключенном двигателе и остановленном маховике.
5.2.9 Дополнительные требования к прессам группы 1
Сцепление и расцепление неполнооборотной муфты (фрикционной муфты) и механического тормоза не должно влиять на их безопасность.
Примечание - Комбинированные узлы муфты и тормоза — это средство для снижения вероятности перекрытия зацепления.
Муфта и ее система управления должны быть сконструированы таким образом, чтобы в случае отказа пневматического, гидравлического или электрического питания муфта немедленно расцеплялась.
Муфта должна быть спроектирована и изготовлена следующим образом:
a) любая влага, пыль или смазочное масло, разрушающие или разъедающие уплотнительный материал (например, прокладки и герметики), не должны отрицательно влиять на исполнение требуемых функций, например блокировать канал для жидкости или иным образом влиять на их эффективность;
b) любое выделяемое тепло, которое может стать причиной опасной ситуации, должно быть рассеяно. Муфты должны быть по мощности способными к включению и выключению хода в правильном положении без чрезмерного повышения температуры в условиях максимального использования муфты;
c) необходимо обеспечить достаточные рабочие зазоры, чтобы муфта отсоединялась после снятия внешнего усилия зацепления;
d) необходимо принять меры для предотвращения накопления и эффективного рассеивания продуктов износа, возникающих из-за трущихся поверхностей в тех местах, где это могло бы вызывать неэффективную работу муфты;
e) муфта расцепляется, когда удаляются, деактивируются или обесточиваются внешние средства ее задействования;
f) если в устройстве муфты используются мембраны, то должны быть приняты меры, чтобы избежать их повреждения от разрезания острыми кромками или износа грубыми поверхностями. Провисание мембраны, например из-за усталости материала, не должно препятствовать выпуску текучих сред.
5.2.10 Дополнительные требования к прессам группы 2
5.2.10.1 Если для передачи усилия или крутящего момента, замедляющих или удерживающих ползун, используется ременная передача, то любая единичная неисправность ременной передачи, такая как обрыв ремня, удлинение ремня, разъединение, ослабление, холостой ход ременного шкива, пропуск зубьев, не должна приводить к отказу функции торможения. При возникновении неисправности, которая может повлиять на дистанцию торможения, она должна быть незамедлительно локализована, после чего следует запустить процедуру безопасной остановки в соответствии с 5.4.1.7. Запуск нового цикла недопустим до устранения неисправности.
5.2.10.2 Если прессы группы 2 способны преобразовывать кинетическую энергию ползуна в электрическую энергию и аккумулировать электрическую энергию в устройствах, например конденсаторах, следует предотвратить непреднамеренное перемещение ползуна в результате электрических разрядов от таких устройств.
5.2.10.3 Когда серводвигатель обесточен, механический(е) тормоз(а) всегда должны быть включены.
5.3 Механические опасности в области между инструментами
5.3.1 Основная опасная зона
Необходимо применять ИСО 16092-1:2017, 5.3.1.
5.3.2 Меры безопасности
В дополнение к требованиям, приведенным в ИСО 16092-1:2017, 5.3.2, должно применяться следующее требование: минимальное расстояние должно быть рассчитано в соответствии с приложением B.
5.3.3 Иные требования безопасности
В дополнение к требованиям, приведенным в ИСО 16092-1:2017, 5.3.3, должны применяться перечисленные далее.
Для прессов группы 1 задний ход возможен только в режиме настройки. Не допускается запуск двигателя, если задействована муфта пресса. Не допускается включение муфты при выключенном двигателе, за исключением состояния настройки.
5.3.4 Высвобождение людей в случае их блокирования в области между инструментами
Необходимо применять ИСО 16092-1:2017, 5.3.4.
5.3.5 Высвобождение людей в случае их блокирования внутри огороженных зон
Необходимо применять ИСО 16092-1:2017, 5.3.5.
5.3.6 Средства предотвращения падения ползуна/плунжера под действием собственного веса во время технического обслуживания или ремонта
В дополнение к требованиям, приведенным в ИСО 16092-1:2017, 5.3.6, должны применяться следующие.
5.3.6.1 Механические ограничительные устройства ползуна должны быть спроектированы и изготовлены следующим образом:
a) основное назначение механического ограничителя ползуна, состоящее в предотвращении опасного перемещения ползуна, обеспечивается снятием или уменьшением напряжения или давления текучей среды или, если рассматривают двоичные логические элементы, переходом из состояния 1 в состояние 0 (где состояние 1 представляет собой состояние с максимальной энергией);
b) для прессов группы 1, в которых механический ограничитель ползуна заблокирован, функция блокировки должна отключать подачу энергии к цепям управления муфтой, тормозной системой и двигателем главного привода;
c) для прессов группы 2, в которых механический ограничитель ползуна заблокирован, функция блокировки должна отключать подачу энергии к цепям управления серводвигателями и тормозной системой;
d) механические ограничители ползуна должны иметь достаточную прочность, чтобы выдержать общий вес ползуна, держателя инструмента и верхнего инструмента. Устройство должно иметь коэффициент безопасности не менее 2, исходя из максимальной предполагаемой нагрузки.
Примечание - Максимальная предполагаемая нагрузка обычно равняется статическому весу ползуна(ов), верхнего штампа(ов), оснастки и всех приспособлений, оказывающих направленное вниз усилие под действием силы тяжести. Влияние системы противовесов не учитывается при расчете максимальной предполагаемой нагрузки;
e) следует проанализировать и устранить опасные события, вызванные кратковременной неисправностью (например, падение ползуна в результате удара);
f) при срабатывании механического ограничителя ползуна должны быть предусмотрены два независимых средства индикации, подтверждающие его срабатывание.
Механический тормоз, отвечающий требованиям a) - f) и сконструированный в соответствии с 5.2.5, может также выполнять функцию механического ограничителя ползуна. В этом случае должен быть реализован контроль эффективности остановки (перебега) в соответствии с 5.4.9. Для прессов группы 2 см. также 5.4.11.
5.3.6.2 Предохранительные блоки или башмаки должны быть спроектированы и изготовлены следующим образом:
a) если предохранительные блоки заблокированы, функция блокировки должна отключать подачу энергии на цепи управления муфтой, тормозную систему и главный приводной двигатель для прессов группы 1 или запустить безопасное обесточенное состояние покоя для прессов группы 2;
b) предохранительные блоки или башмаки должны обладать достаточной прочностью, чтобы выдержать общий вес ползуна, держателя инструмента и верхнего инструмента. Блоки должны иметь коэффициент безопасности не менее 2, исходя из максимальной предполагаемой нагрузки;
c) форма и длина предохранительных блоков или башмаков должны подходить для вставки и использования между ползуном (или инструментом) и балкой (или штампом).
Примечание - Некоторые предохранительные блоки могут быть регулируемыми по длине.
5.3.6.3 Гидравлическое ограничительное устройство винтовых прессов должно соответствовать требованиям ИСО 16092-3:2017, 5.3.7.2 и 5.3.7.4. Если гидравлическое удерживающее устройство заблокировано, функция блокировки должна инициировать безопасную остановку без напряжения (см. рисунок 1).
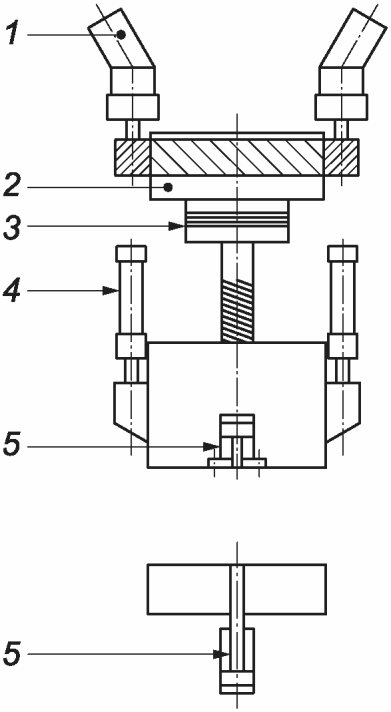
1 — двигатели; 2 — маховик; 3 — ползун; 4 — гидравлические цилиндры, используемые в качестве ограничительного устройства; 5 — насосы
Рисунок 1 — Пример гидравлического ограничительного устройства винтового пресса
5.4 Система управления и контроля
5.4.1 Функции управления и контроля
В дополнение к требованиям, приведенным в ИСО 16092-1:2017, 5.4.1, должны применяться следующие.
5.4.1.1 В случае применения утвержденной защитной меры [блокировочного ограждения без фиксации ограждения, электрочувствительного защитного оборудования (ESPE) с активным оптоэлектронным защитным устройством (AOPD), двуручного устройства управления и устройства управления с автоматическим возвратом в исходное состояние с низкой скоростью смыкания] следует запустить защитную остановку.
В случае использования блокировочного ограждения с фиксацией ограждения открывание ограждения должно быть доступным только вместе с безопасным обесточенным состоянием покоя (безопасное обесточенное состояние покоя сохраняют до тех пор, пока ограждение не будет закрыто и заперто).
5.4.1.2 Для прессов группы 2 функции остановки должны быть спроектированы и установлены в соответствии с 5.4.1.2.1 - 5.4.1.2.3.
5.4.1.2.1 Функция останова типа 0 должна заключаться в немедленном отключении электрического питания серводвигателей с использованием категории останова 0 по МЭК 60204-1:2016, 9.2.2 [например, с использованием вспомогательной функции безопасного отключения крутящего момента (STO) в соответствии с МЭК 61800-5-2:2016, 4.2.3.2] и немедленном отключении питания (например, пневматического) механического(их) тормоза(ов) для остановки и удержания ползуна.
5.4.1.2.2 Функция остановки типа 1 заключается:
- в замедлении с подачей питания на серводвигатели для достижения остановки ползуна, а затем, когда остановка достигнута, отключении электрического питания серводвигателей, с помощью вспомогательной функции SS1 в соответствии с МЭК 61800-5-2:2016, 4.2.3.3 b) (SS1-r) или 4.2.3.3 c) (SS1-t); и
- отключении питания (например, пневматического) механического(их) тормоза(ов) для удержания ползуна.
Контроль функции остановки типа 1 должен запускать безопасную остановку при обнаружении неисправности (за исключением прессов, состоящих из нескольких независимых систем сервопривода, для которых в случае неисправности все равно достигается остановка).
5.4.1.2.3 Функция остановки типа 2 заключается в замедлении с питанием, подаваемым на серводвигатели, для достижения остановки ползуна, и, когда остановка достигнута, удержании ползуна с помощью безопасной функции останова под напряжением, с помощью подчиненной функции SS2-r в соответствии с МЭК 61800-5-2:2016, 4.2.3.4 b).
Контроль функции остановки типа 2 должен вызывать безопасный останов при обнаружении неисправности (за исключением прессов, состоящих из нескольких независимых систем сервопривода, для которых в любом случае при неисправности достигается остановка).
5.4.1.3 Функции безопасной остановки должны быть спроектированы и установлены в соответствии с 5.4.1.3.1 и 5.4.1.3.2.
5.4.1.3.1 Для прессов группы 2 безопасная остановка под напряжением обеспечивается с помощью подчиненной функции безопасной остановки (SOS) в соответствии с МЭК 61800-5-2:2016, 4.2.4.2.
Во время безопасной остановки под напряжением контроль остановки должен вызывать безопасную остановку в случае любого непреднамеренного опасного шага закрытия ползуна. Максимальный непреднамеренный ход закрытия от начального положения покоя под напряжением до безопасного обесточенного положения покоя, достигнутого после безопасной остановки, не должен превышать 2 мм.
5.4.1.3.2 В безопасном обесточенном положении покоя ползун должен останавливаться и удерживаться:
- для прессов группы 1 питание должно быть отключено от муфты и механического тормоза;
- для прессов группы 2 электрическое питание следует отключить от серводвигателей (например, с помощью подчиненной функции STO в соответствии с МЭК 61800-5-2:2016, 4.2.3.2), а энергию (например, пневматическую) — от механического(их) тормоза(ов).
5.4.1.4 Для прессов группы 1 функция аварийного останова и функция защитного останова должны отключать муфту и включать механический(е) тормоз(а) для остановки и удержания ползуна. Элементы этой функции, связанные с электробезопасностью, должны выполняться как остановка категории 0 по IEC 60204-1:2016, 9.2.2.
Для прессов группы 2 функция аварийного останова и функция защитного останова должны выполняться как функция останова типа 0 или типа 1.
5.4.1.5 Если прессы оснащены пневматическими цилиндрами противовеса, должны быть предусмотрены механизмы отключения низкого давления для контроля отказа системы противовеса (например, внезапная потеря давления, прекращение подачи воздуха). Если система отключения низкого давления обнаруживает такую неисправность, то функция защитного останова должна быть запущена немедленно. Для повторного включения двигателя(ей) или муфты необходимо восстановить нормальную подачу воздуха.
5.4.1.6 Функции контроля должны инициировать безопасную остановку в случае обнаружения неисправности.
5.4.1.7 Для прессов группы 1 безопасная остановка должна отключать муфту и включать механический(е) тормоз(а) для остановки и удержания ползуна. Части этой функции, связанные с электрической безопасностью, должны действовать как остановка категории 0 по МЭК 60204-1:2016, 9.2.2. Запуск нового цикла невозможен до устранения неисправности.
Для прессов группы 2 безопасная остановка должна работать как функция остановки типа 0. Запуск нового цикла не должен осуществляться до тех пор, пока неисправность не будет устранена.
5.4.2 Подавление
В дополнение к требованиям, приведенным в ИСО 16092-1:2017, 5.4.2, должны применяться следующие.
5.4.2.1 Для прессов группы 2 во время подавления необходимо учитывать возможность несоответствия между движениями ползуна и вала двигателя из-за любой неисправности механической связи (например, цепной или ременной передачи, датчика положения) или любой неисправности системы сервопривода при разработке и реализации этих функций подавления.
Если во время хода открытия подавление активно, следует немедленно начать безопасную остановку, если:
- происходит непреднамеренное снижение скорости размыкания ползуна до достижения запрограммированного положения остановки;
- контроль направления движения обнаруживает обратное движение ползуна или
- происходит непреднамеренное отключение питания.
При активации подавления функции контроля вышеуказанных параметров должны быть запущены одновременно.
Если подавление активно во время функции остановки типа 2, должен быть активирован контроль состояния покоя, описанный в 5.4.1.3.1.
5.4.2.2 Во время автоматического цикла подавление не допускается (см. ИСО 16092-1:2017, 5.4.2).
5.4.3 Устройства выбора режима работы
Необходимо применять ИСО 16092-1:2017, 5.4.3.
5.4.4 Датчики положения
В дополнение к требованиям, приведенным в ИСО 16092-1:2017, 5.4.4, должны применяться следующие.
5.4.4.1 Датчики положения (например, датчики положения, бесконтактные переключатели), датчики обратной связи по движению/положению (например, энкодеры, резольверы) и средства их управления (например, кулачки) должны быть разработаны в соответствии с ИСО 16092-1:2017, 5.4.4.
5.4.4.2 Датчики положения и датчики обратной связи по перемещению/положению ползуна должны быть расположены таким образом, чтобы они не были повреждены в случае чрезмерного перемещения подвижных частей. В случае использования механических средств (например, кулачка и ролика) они должны быть сконструированы таким образом, чтобы обратное вращение было возможным без повреждений.
5.4.4.3 Датчики положения и датчики обратной связи по движению/положению ползуна, если они используются в качестве элементов, обеспечивающих функцию безопасности [например, подавление, контроль торможения (перебега) и т.д.], должны иметь прямое действие на открытие (см. МЭК 60947-5-1:2016, приложение K) или обеспечивать аналогичную надежность для достижения требуемого уровня эффективности.
5.4.4.4 При использовании механических кулачков они должны быть надежно закреплены на валу. Все кулачки и соответствующие переключатели должны находиться в запертом шкафу.
5.4.4.5 Если распределительный кулачковый вал соединен с коленчатым валом с помощью муфты, зацепление муфты должно быть активным, например с помощью зубчатой передачи.
5.4.4.6 Максимальное изменение положения поворотного кулачка должно быть механически ограничено углом не более 60° (см. приложение C).
Примечание - Максимальное изменение обычно ограничивается углом 45°.
5.4.4.7 Кулачковые диски должны быть установлены таким образом, чтобы их неправильная или непреднамеренная установка не могла привести к несчастным случаям:
a) концевые выключатели и кулачки, используемые для управления прессом, должны быть закреплены друг с другом и надлежащим образом зафиксированы. Незакрепленные гайки или болты не допускаются;
b) положение концевых выключателей и кулачковых дисков по отношению друг к другу должно быть маркировано;
c) возможность повторной регулировки концевых выключателей или кулачков должна быть ограничена фиксированными концевыми упорами, чтобы интервал подавления при закрытии пресса не превышал общее время срабатывания пресса при любом сочетании скорости и длины хода.
5.4.4.8 Если датчики положения используются для функций безопасности, например для подавления или для устройства контроля останова (перебега), и приводятся в действие распределительным валом, который косвенно активируется коленчатым валом (например, дуплексная цепная передача между распределительным и коленчатым валами), то непрямой привод должен контролироваться таким образом, чтобы в случае его отказа инициировать безопасный останов и не допускать нового запуска цикла до устранения неисправности.
5.4.5 Устройства управления
Должен применяться стандарт ИСО 16092-1:2017, 5.4.5.
5.4.6 Клапаны
Если необходимо обеспечить резервирование и контроль системы управления механическим(и) тормозом(ами), муфтой или комбинированным(и) устройством(ами) муфты/тормоза (см. таблицы 1 и 2), клапаны для выпуска жидкости должны удовлетворять следующим требованиям:
a) ухудшение эффективности остановки пресса из-за любой единичной неисправности рабочего клапана(ов), включая электромагнит(ы) клапана, необходимо предотвращать посредством использования клапанов, которые напрямую управляют подачей жидкости к эксплуатируемому механическому тормозу(ам), муфте или комбинированному узлу(ам) муфты/тормоза, или эквивалентных в случае других приводных механизмов;
b) при возникновении единичной неисправности система управления механическим(и) тормозом(ами), муфтой сцепления или комбинированным(и) узлом(ами) муфты/тормоза дальнейшую эксплуатацию прекращают. Возобновление нормальной эксплуатации допускается только с помощью средств для служебного пользования, таких как инструмент, ключ или электронный пароль;
c) если требуется контроль клапана, клапан(ы) должен (должны) иметь встроенную систему контроля, в которой отказ клапана обнаруживается самостоятельно, или датчики, определяющие состояние клапана, должны составлять неотъемлемую часть клапанов;
d) необходимо предусмотреть меры (например, раздельная проводка), чтобы единичный сбой в проводке не мог активировать оба соленоида;
e) следует избегать короткого замыкания между контактами клапана (например, соленоид — соленоид, соленоид — узел самоконтроля) или оно должно обнаруживаться автоматически и не приводить к дополнительному или непредусмотренному движению ползуна.
5.4.7 Уровень выполнения функций безопасности
Функции безопасности механических прессов должны соответствовать требованиям, указанным в таблицах 1 и 2. На рисунке 2 представлен пример всех соответствующих частей системы управления пресса группы 2 с функцией безопасности для остановки хода при сжатии ползуна с помощью ESPE с использованием AOPD.
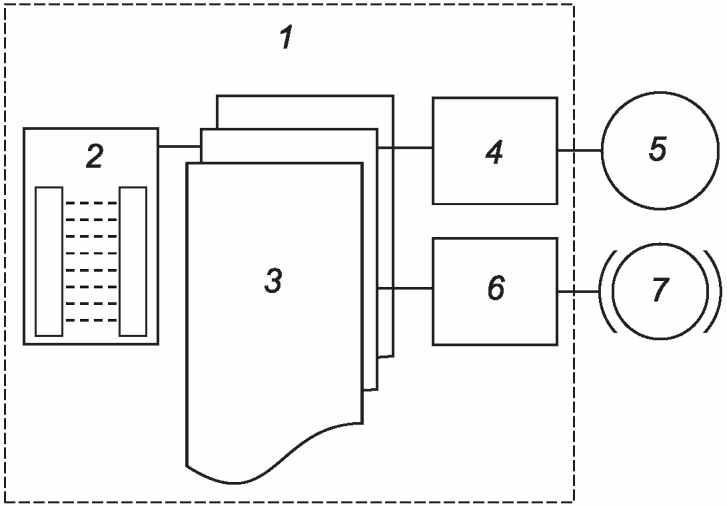
1 — все компоненты SRP/CS функции безопасности (остановка хода скольжения ползуна вниз посредством ESPE с использованием AOPD); 2 — вход: ESPE с использованием AOPD; 3 — логика: контрольные части (проверка правдоподобности выбора), логика AOPD; 4 — выход: сервопривод или преобразователь тока; 5 — серводвигатель; 6 — выход: электромагнитный клапан или замыкатель; 7 — механический тормоз (см. 5.2.5)
Рисунок 2 — Пример функции безопасности со всеми необходимыми элементами, связанными с безопасностью, для прессов группы 2
Уровни эффективности, приведенные в таблицах 1 и 2, являются минимально необходимыми уровнями эффективности и уже учитывают вероятность возникновения происшествий.
Сводные требования к защите оператором опасных зон на инструментах, подушках штампов, выталкивателях заготовок и системах передачи (см. ИСО 16092-1:2017, 5.3.1) для различных режимов работы. Режим производства: однократный цикл, ручная подача или удаление
| Основная система защиты | Опасное движение | Функция безопасности | Минимально допустимый уровень защиты PL (PLr) для функции безопасности и I, L и O | База для проектирования входа, логики, выхода функции безопасности | |||
| Требования к категориям входа, логики и выхода a | I — вход (зона датчика) | L — логика (управление) | O — выход (предварительный исполнительный механизм) | ||||
| В качестве единственного средства защиты используются закрытые инструменты [см. ИСО 16092-1, 5.3.2.1 a)] | Движение (например, ход смыкания) ползуна, амортизаторов штампа, выталкивателей заготовок | Цикл запуска/остановки | PL a | Категория B | Любой <g> | Любой | Клапаны управления муфтой/тормозом или сервопривод и система управления тормозом (например, воздушные клапаны) |
| Функция одиночного хода | Кулачковый переключатель, энкодер или подходящая альтернатива | ||||||
| Закрытые инструменты, используемые на прессе в других режимах эксплуатации с различными основными системами безопасности [см. ИСО 16092-1, 5.3.2.1 a)] | Движение ползуна, амортизаторов штампа, выталкивателей заготовок | Цикл запуска/остановки | Любой <g> | ||||
| Функция одиночного хода | Кулачковый переключатель, энкодер или подходящая альтернатива | ||||||
| В качестве единственного средства защиты используется стационарное ограждение [см. ИСО 16092-1, 5.3.2.1 b)] | Движение ползуна, амортизаторов штампа, выталкивателей заготовок и систем транспортирования | Цикл запуска/остановки | Любой <g> | ||||
| Функция одиночного хода | Кулачковый переключатель, энкодер или подходящая альтернатива | ||||||
| Блокировочное ограждение с фиксацией или без фиксации ограждения (с функцией или без функции раннего открывания) или контрольное ограждение (с функцией или без функции раннего открывания) [см. ИСО 16092-1, 5.3.2.1 c), d) и e)] | Движение (например, ход смыкания) ползуна и амортизаторов штампа | Запуск цикла не защитным, а другим устройством управления | Любой, но не запускаемый непосредственно самим ограждением <g> | Логическое управление должно воздействовать на соответствующую часть системы электрического регулирования | |||
| Запуск цикла контрольным ограждением | Блокировочное устройство ограждения | ||||||
| Остановка с помощью блокировочного устройства ограждения без фиксации ограждения [см. ИСО 16092-1:2017, 5.3.2.7 и 5.3.2.10 b)] | PL e b, c | Категория 4 | Блокировочное устройство (два датчика или эквивалентное решение) e, f | Логика, отвечающая за безопасность | Клапаны управления муфтой/тормозом или сервопривод и система управления тормозом (например, воздушные клапаны) | ||
| Остановка с помощью блокировочного устройства ограждения с фиксацией ограждения [см. ИСО 16092-1:2017, 5.3.2.7 и 5.3.2.10 a)] | Блокировочное устройство с фиксацией ограждения (два датчика или эквивалентное решение) e, f | ||||||
| Зависящая от условий разблокировки ограждения | PL d | Категория 3 для входа и логики, категория 2 <j> для выхода | Датчик или другое подходящее устройство обнаружения для подтверждения достижения безопасного обесточенного состояния покоя | Предварительный исполнительный механизм фиксации ограждения | |||
| Остановка с помощью блокировочного устройства ограждения без фиксации ограждения (см. 5.4.2 и ИСО 16092-1:2017, 5.4.2) | То же, что и для функции безопасности, на которую действует подавление <q> | - | Позиционный датчик или подходящая альтернатива (см. 5.4.2 и ИСО 16092-1:2017, 5.4.2) | - | - | ||
| Для группы 2 контроль скорости (во время подавления) <l> (см. 5.4.2.1) | Энкодер или подходящая альтернатива | Такая же, как для функции безопасности, при которой активировано подавление | Сервопривод и система управления тормозом (например, воздушные клапаны) | ||||
| Для группы 2 контроль состояния покоя (во время подавления) <l> (см. 5.4.1.3.1) | |||||||
| Для группы 2 контроль направления движения (во время подавления) <l> (см. 5.4.2.1) | Такой же, как для функции безопасности, при которой активировано подавление <q> | ||||||
| Блокировочное ограждение с фиксацией или без фиксации ограждения (с функцией или без функции раннего открывания) или контрольное ограждение (с функцией или без функции раннего открывания) [см. ИСО 16092-1, 5.3.2.1 c), d) и e)] | Движение (например, ход смыкания) ползуна и амортизаторов штампа | Функция одиночного хода в случае раннего открывания <r> (см. 5.4.8) | PL e b, c | Категория 4 | Кулачковый переключатель, энкодер или подходящая альтернатива | Логика, отвечающая за безопасность | Клапаны управления муфтой/тормозом или сервопривод и система управления тормозом (например, воздушные клапаны) |
| Контроль эффективности остановки (перебега) в случае ограждения без фиксации (см. 5.4.9) | PL c | Категория 2 <j> | |||||
| Движение выталкивателей заготовок и систем транспортирования | Остановка с помощью блокировочного устройства без фиксации ограждения [см. ИСО 16092-1:2017, 5.3.2.7 и 5.3.2.10 b)] | PL d b, d | Категория 3 | Блокировочное устройство (два датчика или эквивалентное решение) e, f | Электрическая, гидравлическая или пневматическая система | ||
| Остановка с помощью блокировочного устройства с фиксацией ограждения [см. ИСО 16092-1:2017, 5.3.2.7 и 5.3.2.10 a)] | Блокировочное устройство с фиксацией ограждения (два датчика или эквивалентное решение) e, f | ||||||
| Зависящая от условий разблокировки ограждения | PL c | Категория 3 для входа и логики, категория 2 <j> для выхода | Датчик или другое подходящее устройство обнаружения для подтверждения достижения безопасного обесточенного состояния покоя | Предварительный исполнительный механизм фиксации ограждения | |||
| Движение выталкивателей заготовок и систем транспортирования | Подавление в случае раннего открывания ограждения и контрольное ограждение без фиксации ограждения (см. 5.4.2 и ИСО 16092-1:2017, 5.4.2) | Такой же, как для функции безопасности, при которой активировано подавление <q> | - | Датчик положения или подходящая альтернатива (см. 5.4.2 и ИСО 16092-1:2017, 5.4.2) | - | - | |
| Предотвращение перезапуска путем дополнительной защиты контрольного ограждения с помощью AOPD (см. ИСО 16092-1:2017, 5.3.2.9) | PL e <o> | Категория 4 | AOPD | Логика, отвечающая за безопасность | Логическое управление должно воздействовать на соответствующую часть системы электрического регулирования | ||
| Предотвращение перезапуска путем дополнительной защиты контрольного ограждения с помощью блокировочного ограждения (см. ИСО 16092-1:2017, 5.3.2.9) | PL e <o>, <p> | Категория 1 для входа, категория 3 для логики и выхода | Блокировочное устройство | ||||
| Блокировочное ограждение с или без фиксации ограждения (см. ИСО 16092-1, 5.6.1) | Привод и трансмиссия (см. ИСО 16092-1, 5.6.1) | Остановка с помощью блокировочного устройства без фиксации ограждения | PL c | Категория 1 | Блокировочное устройство | Логика, отвечающая за безопасность | Электрическая, гидравлическая или пневматическая система |
| Остановка с помощью блокировочного устройства с фиксацией ограждения | |||||||
| Зависящая от условий разблокировки ограждения | Категория 3 для входа и логики, категория 2 <j> для выхода | Датчик или другое подходящее устройство обнаружения для подтверждения достижения безопасного обесточенного состояния покоя | Предварительный исполнительный механизм фиксации ограждения | ||||
| Блокировочное ограждение, открываемое только для настройки инструментов [см. ИСО 16092-1:2017, 5.3.2.1 c) и 5.5.6] | Движение ползуна, амортизаторов штампа, выталкивателей заготовок и систем транспортирования | Остановка с помощью блокировочного устройства ограждения | Категория 1 для входа, категория 3 для логики и выхода | Блокировочное устройство | Такой же выход, как и используемый для защитных мер в режиме эксплуатации | ||
| ESPE с использованием AOPD [см. ИСО 16092-1:2017, 5.3.2.1 f) и 5.3.2.11] | Движение (например, ход смыкания) ползуна и амортизаторов штампа | Запуск цикла устройством управления, отличным от AOPD | PL a | Категория B | Любой, но не приводимый в действие самим AOPD | Любая | Логическое управление должно воздействовать на соответствующую часть системы электрического регулирования |
| Запуск цикла с помощью AOPD | AOPD | ||||||
| Остановка с помощью AOPD | PL e c | Категория 4 | Логика, отвечающая за безопасность | Клапаны управления муфтой/тормозом или сервопривод и система управления тормозом (например, воздушные клапаны) | |||
| Подавление (см. 5.4.2 и ИСО 16092-1:2017, 5.4.2) | Такой же, как для функции безопасности, при которой активировано подавление <q> | - | Датчик положения или подходящая альтернатива (см. 5.4.2 и ИСО 16092-1:2017, 5.4.2) | - | - | ||
| Для группы 2 контроль скорости (во время подавления) <l> (см. 5.4.2.1) | Энкодер или подходящая альтернатива | Такая же, как для функции безопасности, при которой активировано подавление | Сервопривод и система управления тормозом (например, воздушные клапаны) | ||||
| Движение (например, ход смыкания) ползуна и амортизаторов штампа | Для группы 2 контроль состояния покоя (во время подавления) <l> (см. 5.4.1.3.1) | ||||||
| Для группы 2 контроль направления движения (во время подавления) <l> (см. 5.4.2.1) | |||||||
| Функция одиночного хода в случае раннего открывания <r> (см. 5.4.8) | PL e b, c | Категория 4 | Кулачковый переключатель, энкодер или подходящая альтернатива | Логика, связанная с безопасностью | Клапаны управления муфтой/тормозом или сервопривод и система управления тормозом (например, воздушные клапаны) | ||
| Контроль эффективности остановки (перебега) (см. 5.4.9) | PL c | Категория 2 | |||||
| Движение выталкивателей заготовок и систем транспортирования | Остановка с помощью AOPD | PL d d | Категория 3 | AOPD | Электрическая, гидравлическая или пневматическая система | ||
| Подавление (см. 5.4.2 и ИСО 16092-1:2017, 5.4.2). Не допускается для системы транспортирования | Такой же, как для функции безопасности, при которой активировано подавление <q> | - | Позиционный сигнал или подходящая альтернатива (см. 5.4.2 и ИСО 16092-1:2017, 5.4.2) | - | - | ||
| Движение ползуна, амортизаторов штампа, выталкивателей заготовок и систем транспортирования | Предотвращение перезапуска путем дополнительной защиты с помощью AOPD [см. ИСО 16092-1:2017, 5.3.2.11 c)] | PL d | Категория 3 | AOPD | Логика, связанная с безопасностью | Логическое управление должно воздействовать на соответствующую часть системы электрического регулирования | |
| Предотвращение перезапуска путем дополнительной защиты с помощью блокировочного ограждения [см. ИСО 16092-1:2017, 5.3.2.11 c)] | PL c <o>, <p> | Категория 1 для входа, категория 3 для логики и выхода | Блокировочное устройство | ||||
| Двуручное устройство управления [см. ИСО 16092-1, 5.3.2.1 g) и 5.3.2.12] | Движение (например, ход смыкания) ползуна и амортизаторов штампа | Остановка и запуск цикла с помощью двуручного устройства управления | PL e b, c | Категория 4 | Нажимные кнопки двуручного устройства управления <g>, <h> | Клапаны управления муфтой/тормозом или сервопривод и система управления тормозом (например, воздушные клапаны) | |
| Подавление (см. 5.4.2 и ИСО 16092-1:2017, 5.4.2) | Такой же, как для функции безопасности, при которой активировано подавление <q> | - | Датчик положения или подходящая альтернатива (см. 5.4.2 и ИСО 16092-1:2017, 5.4.2) | - | - | ||
| Для группы 2 контроль скорости (во время подавления) <k> (см. 5.4.2.1) | - | Энкодер или подходящая альтернатива | Такая же, как для функции безопасности, при которой активировано подавление | Сервопривод и система управления тормозом (например, воздушные клапаны) | |||
| Для группы 2 контроль состояния покоя (во время подавления) <k> (см. 5.4.1.3.1) | |||||||
| Для группы 2 контроль направления движения (во время подавления) <k> (см. 5.4.2.1) | |||||||
| Функция одиночного хода в случае подавления во время хода открывания <r> (см. 5.4.8) | PL e b, c | Категория 4 | Кулачковый переключатель, энкодер или подходящая альтернатива | Логика, отвечающая за безопасность | Клапаны управления муфтой/тормозом или сервопривод и система управления тормозом (например, воздушные клапаны) | ||
| Контроль эффективности остановки (перебега) (см. 5.4.9) | PL c | Категория 2 <j> | |||||
| Движение выталкивателей заготовок и систем транспортирования | Остановка и запуск цикла с помощью двуручного устройства управления | PL d b, d | Категория 3 | Нажимные кнопки двуручного устройства управления <g>, <h> | Электрическая, гидравлическая или пневматическая система | ||
| Подавление (см. 5.4.2 и ИСО 16092-1:2017, 5.4.2). Не допускается для системы транспортирования | Такой же, как для функции безопасности, при которой активировано подавление <q> | - | Позиционный сигнал или подходящая альтернатива (см. 5.4.2 и ИСО 16092-1:2017, 5.4.2) | - | - | ||
| Движение ползуна, амортизаторов штампа, выталкивателей заготовок и систем транспортирования | Дополнительные средства ограничения доступа (см. ИСО 16092-1:2017, 5.3.2.12). Остановка блокировочным устройством ограждения | PL d b, d | Категория 3 | Блокировочное устройство (два датчика или эквивалентное решение) | Логика, отвечающая за безопасность | Электрическая, гидравлическая или пневматическая система | |
| Дополнительные средства ограничения доступа (см. ИСО 16092-1:2017, 5.3.2.12). Остановка ESPE с использованием AOPD или AOPDDR <1> | PL d d | AOPD или AOPDDR | |||||
| Общие характеристики | |||||||
| Системы безопасности, требующие перезапуска | Движение ползуна, амортизаторов штампа, выталкивателей заготовок и систем транспортирования | Ручной перезапуск (см. ИСО 16092-1:2017, 5.4.1.1.3) | Такой же, как для функции безопасности, при которой активировано подавление <m> | Любая категория для входа <l>. Та же категория, что и для выбранных функций безопасности для логики и выхода | Нажимная кнопка | Логика, отвечающая за безопасность <l> | Логическое управление должно воздействовать на соответствующую часть системы электрического регулирования |
| Системы безопасности, требующие средства выбора | Средства выбора (см. ИСО 16092-1:2017, 5.4.3.1) | Такой же, как для максимального PLr среди выбранных функций | Средства выбора, например, переключатель, электронный ключ | Логика, отвечающая за безопасность, для проверки правдоподобия входов | |||
| Устройства отключения при низком давлении <k> | Движение ползуна | Контроль сбоя пневматического противовеса | PL a | Категория B | Реле давления или подходящая альтернатива | Любая | Клапаны управления муфтой/тормозом или сервопривод и система управления тормозом (например, воздушные клапаны) |
| Устройство аварийной остановки | Движение (например, ход смыкания) ползуна, амортизаторов штампа, выталкивателей заготовок и систем транспортирования | Функция аварийного отключения (см. 5.4.1.4. ИСО 16092-1:2017, 5.4.1.1.6, 5.4.5.2 и 5.4.5.3) | PL c (см. ИСО 13850:2015, 4.1.5.1) | Категория 1 | Нажимная кнопка аварийной остановки <h> | Логика, отвечающая за безопасность | |
| a В графе «Требования к категориям входа, логики и выхода» означают следующие взаимосвязи между требованиями категорий для части входа, логики или выхода: - категории 4, 3 или 2 могут применяться вместо категории 1; - категории 4 или 3 могут применяться вместо категории 2; - категория 4 может применяться вместо категории 3. b Исключение неисправностей, например механическая поломка датчика, недопустимо. c Должна применяться функциональная безопасность, описанная в ИСО 16092-1:2017, 5.4.1.1.4 a) — e). d Должна применяться функциональная безопасность, описанная в ИСО 16092-1:2017, 5.4.1.1.4 a) — c) и, если это практически осуществимо, 5.4.1.1.4 d) — e). e Требуется проверка правдоподобности или эквивалентное решение, например, система 1, выполняющая требуемый PL самостоятельно. f См. ИСО 14119 для конструкции блокирующего устройства защитного кожуха с защитной блокировкой. <g> В случае мобильного устройства управления (например, ножной педали) должна быть предусмотрена мера, исключающая возможность непреднамеренного запуска из-за короткого замыкания в кабеле, соединяющем устройство управления с системой управления. <h> В случае мобильного устройства управления необходимо обеспечить, чтобы функция остановки продолжала работать в случае короткого замыкания в соединительном кабеле системы управления. Необходимо предусмотреть проверку правдоподобности входов, которая должна гарантировать, что выбранное положение и соответствующие меры безопасности продолжают работать без каких-либо сбоев или прекращаются опасные движения. <j> Эта часть может считаться относящейся к категории 2, либо если коэффициент требования <= 1/100 коэффициента испытания, либо если испытание происходит сразу по требованию функции безопасности и обнаруженная неисправность немедленно приводит к остановке машины (остановка по выходу испытательной части системы категории 2 — см. ИСО 13849-1:2015, 6.2.5, примечание 4 и рисунок 10). Повторный запуск машины возможен только после ремонта. <k> При необходимости. Зависит от дизайна и конструкции машины. <l> Для входа не требуется особой категории, поскольку логическая часть будет действовать только после срабатывания или отмены срабатывания входа и любое блокирование входа не приведет к новому сбросу (см. ИСО 16092-1, 5.4.1.1.3). <m> Функция ручного сброса, относящаяся к защитному устройству, размещенному там, где нет возможности доступа всего тела человека в опасную зону, не может подпадать под требования PL, приведенные в данной таблице, как функция безопасности. Применяется только ИСО 16092-1, 5.4.1.1.3. <n> PL e основано на предположении F2 (см. ИСО 13849-1:2015, A.2.2), что дополнительная защита AOPD обеспечивается для покрытия пространства между защитным ограждением и опасной зоной, в которую человек входит часто, например при каждом цикле. <o> Дополнительное защитное ограждение с блокировкой не должно часто открываться во время производства (например, открываться только для настройки инструмента, испытания или технического обслуживания). Если это не представляется возможным, должны использоваться другие средства. <p> В случае дополнительной защиты с помощью блокирующего ограждения назначается P1 (см. ИСО 13849-1:2015, A.2.3), поскольку ограждение является физическим препятствием. Даже если блокирующее устройство выйдет из строя, существует вероятность того, что оператор распознает снятие или открытие защитного ограждения перед началом хода (если дополнительная защита осуществляется с помощью AOPD: в случае отказа оператор может остаться незамеченным между контрольным ограждением/первичным AOPD и опасной зоной). <q> Для этой подфункции, которая должна рассматриваться как внутренняя часть функций безопасности, на которые она действует, не требуется специального PL. Эта внутренняя часть должна быть принята во внимание при оценке PL соответствующих функций безопасности. <r> Для прессов группы 2, не способных достичь PL e, категория 4, подавление недопустимо. | |||||||
<1> Активные оптоэлектронные защитные устройства, чувствительные к рассеянному отражению.
Сводные требования к защите оператором опасных зон на инструментах, подушках штампов, выталкивателях заготовок и системах передачи (см. ИСО 16092-1:2017, 5.3.1) для различных режимов работы. Режим производства: автоматический цикл, только автоматическая подача и удаление
| Основная система защиты | Опасное движение | Функция безопасности | Минимально допустимый уровень защиты PL (PLr) для функции безопасности и I, L и O | База для проектирования входа, логики, выхода функции безопасности | |||
| Требования к категориям входа, логики и выхода a | I — вход (зона датчика) | L — логика (управление) | O — выход (предварительный исполнительный механизм) | ||||
| В качестве единственного средства защиты используются закрытые инструменты [см. ИСО 16092-1:2017, 5.3.2.1 a)] | Движение (например, ход смыкания) ползуна, амортизаторов штампа, выталкивателей заготовок | Цикл запуска/остановки | PL a | Категория B | Любой <g> | Любая | Клапаны управления муфтой/тормозом или сервопривод и система управления тормозом (например, воздушные клапаны) |
| В прессе используются закрытые инструменты в других режимах работы с другими основными системами безопасности [см. ИСО 16092-1:2017, 5.3.2.1 a)] | |||||||
| В качестве единственного средства защиты используется фиксированное ограждение [см. ИСО 16092-1:2017, 5.3.2.1 b)] | Движение ползуна, амортизаторов штампа, выталкивателей заготовок и систем транспортирования | ||||||
| Блокировочное защитное ограждение с фиксацией закрытия или без нее [см. ИСО 16092-1:2017, 5.3.2.1 c)] | Движение (например, ход смыкания) ползуна, амортизаторов штампа | Цикл запуска устройством управления, отличным от ограждения | Любой, кроме приводимого в действие самим ограждением <g> | Логическое управление должно воздействовать на соответствующую часть системы электрического регулирования | |||
| Остановка блокировочным устройством ограждения без фиксации [см. ИСО 16092-1:2017, 5.3.2.7 и 5.3.2.10 b)] | PL d b, d | Категория 3 | Блокировочное устройство (два датчика или эквивалентное решение) e, f | Логика, отвечающая за безопасность | Клапаны управления муфтой/тормозом или сервопривод и система управления тормозом (например, воздушные клапаны) | ||
| Остановка блокировочным устройством ограждения с фиксацией [см. ИСО 16092-1:2017, 5.3.2.7 и 5.3.2.10 a)] | PL d b | Категория 2 <k> | Блокировочное устройство с фиксацией ограждения (два датчика или эквивалентное решение) e, f | Логика, связанная с безопасностью | |||
| Условная разблокировки ограждения | PL c | Категория 3 для входа и логики, категория 2 <j> для выхода | Датчик или другое подходящее устройство обнаружения для подтверждения безопасного обесточенного состояния покоя | Предварительный исполнительный механизм фиксации ограждения | |||
| Контроль эффективности остановки (перебега) в случае ограждения без фиксации (см. 5.4.9) | Категория 2 <k> | Кулачковый переключатель, энкодер или подходящая альтернатива | Клапаны управления муфтой/тормозом или сервопривод и система управления тормозом (например, воздушные клапаны) | ||||
| Движение выталкивателей заготовок и систем транспортирования | Остановка блокировочным устройством ограждения без фиксации [см. ИСО 16092-1:2017, 5.3.2.7 и 5.3.2.10 b)] | PL d b, d | Категория 3 | Блокировочное устройство (два датчика или эквивалентное решение) e, f | Электрическая, гидравлическая или пневматическая система | ||
| Остановка блокировочным устройством ограждения с фиксацией [см. ИСО 16092-1:2017, 5.3.2.7 и 5.3.2.10 a)] | PL d b | Категория 2 <j> | |||||
| Блокировочное защитное ограждение с фиксацией закрытия или без нее [см. ИСО 16092-1:2017, 5.3.2.1 c)] | Движение выталкивателей заготовок и систем транспортирования | Условная разблокировка ограждения | PL c | Категория 3 для входа и логики, категория 2 <j> для выхода | Датчик или другое подходящее устройство обнаружения для подтверждения безопасного обесточенного состояния покоя | Логика, связанная с безопасностью | Предварительный исполнительный механизм фиксации ограждения |
| Привод и трансмиссия (см. ИСО 16092-1, 5.6.1) | Остановка с помощью блокирующего устройства защитного кожуха с блокировкой или без нее | Категория 1 | Блокировочное устройство | Электрическая, гидравлическая или пневматическая система | |||
| Условная разблокировка ограждения | Категория 3 для входа и логики. Категория 2 <j> для выхода | Датчик или другое подходящее устройство обнаружения для подтверждения безопасного обесточенного состояния покоя | Предварительный исполнительный механизм фиксации ограждения | ||||
| Блокировочное ограждение, открываемое только для настройки инструментов [см. ИСО 16092-1, 5.3.2.1 c) и 5.5.6] | Движение ползуна, амортизаторов штампа, выталкивателей заготовок и систем транспортирования | Остановка блокировочным устройством ограждения | Категория 1 для входа, категория 3 для логики и выхода | Блокировочное устройство | Логика, отвечающая за безопасность | Такой же выход, как и для мер защиты в промышленном режиме | |
| ESPE с применением AOPD [см. ИСО 16092-1, 5.3.2.1 f) и 5.3.2.11] | Движение (например, ход смыкания) ползуна и амортизаторов штампа | Запуск цикла устройством управления, отличным от AOPD | PL a | Категория B | Любой, кроме приводимого в действие самим ограждением <g> | Любая | Логическое управление должно воздействовать на соответствующую часть системы электрического регулирования |
| Остановка с помощью AOPD | PL d d | Категория 3 | AOPD | Логика, отвечающая за безопасность | Клапаны управления муфтой/тормозом или сервопривод и система управления тормозом (например, воздушные клапаны) | ||
| Контроль эффективности остановки (перебега) (см. 5.4.9) | PL c | Категория 2 <j> | Кулачковый переключатель, энкодер или подходящая альтернатива | ||||
| Движение выталкивателей заготовок и систем транспортирования | Остановка с помощью AOPD | PL d d | Категория 3 | AOPD | Электрическая, гидравлическая или пневматическая система | ||
| Общие характеристики | |||||||
| Системы безопасности, требующие перезапуска | Движение ползуна, амортизаторов штампа, выталкивателей заготовок и систем транспортирования | Ручной перезапуск (см. ИСО 16092-1:2017, 5.4.1.1.3) | Такой же, как для функции безопасности, при которой активировано подавление <m> | Любая категория для ввода <l>. Та же категория, что и для выбранных функций безопасности для логики и выхода | Нажимная кнопка | Логика, отвечающая за безопасность <l> | Логическое управление должно воздействовать на соответствующую часть системы электрического регулирования |
| Системы безопасности, требующие средства выбора | Движение ползуна, амортизаторов штампа, выталкивателей заготовок и систем транспортирования | Средства выбора (см. ИСО 16092-1:2017, 5.4.3.1) | Такой же, как для максимального PLr среди выбранных функций | Средства выбора, например, переключатель, электронный ключ | Логика, отвечающая за безопасность, для проверки правдоподобия входов | ||
| Устройства отключения при низком давлении <k> | Движения горки | Контроль выхода из строя пневматического противовеса | PL a | Категория B | Реле давления или подходящая альтернатива | Любая | Клапаны управления сцеплением/тормозом или сервопривод и система управления тормозами (например, воздушные клапаны) |
| Устройство управления низкой скоростью с автоматическим возвратом в исходное состояние (см. ИСО 16092-1, 5.3.3.4) | Движения манипулятора | Низкая скорость | PL c | Категория 2 <k> | Энкодер или подходящая альтернатива | Логика, отвечающая за безопасность | Электрическая, гидравлическая или пневматическая система |
| Управление с автоматическим возвратом в исходное состояние | Два электромеханических контакта (1 для запуска, 1 для диагностики) <g>, <h> | ||||||
| Толчковое устройство | Движения манипулятора | Запуск и автоматическая остановка ограниченного движения | Категория 1 для стартового входа. Категория 3 для логики и выхода | Любой для запусков <g> | Логика, отвечающая за безопасность, с применением, например, определение положения или времени с защитой от сбоев в зависимости от скорости машины | Электрическая, гидравлическая или пневматическая система | |
| Устройство аварийной остановки | Движение (например, ход смыкания) ползуна, амортизаторов штампа, выталкивателей заготовок и систем транспортирования | Функция аварийной остановки (см. 5.4.1.4, ИСО 16092-1:2017, 5.4.1.1.6, 5.4.5.2 и 5.4.5.3) | PL c (см. ИСО 13850:2015, 4.1.5.1) | Категория 1 | Нажимная кнопка аварийной остановки <h> | Логика, отвечающая за безопасность | Клапаны управления муфтой/тормозом или сервопривод и система управления тормозом (например, воздушные клапаны) |
| a В графе «Требование к категориям входа, логики и выхода» означает следующие отношения между требованиями категорий для части входа, логики или выхода: - категории 4, 3 или 2 могут применяться вместо категории 1; - категории 4 или 3 могут применяться вместо категории 2; - категория 4 может применяться вместо категории 3. b Исключение неисправностей, например механическая поломка датчика, недопустимо. c Должна применяться функциональная безопасность, описанная в ИСО 16092-1:2017, 5.4.1.1.4 a) — e). d Должна применяться функциональная безопасность, описанная в ИСО 16092-1:2017, 5.4.1.1.4 a) — c), и, если это практически осуществимо, 5.4.1.1.4 d) — e). e Требуется проверка правдоподобности или эквивалентное решение, например система 1, выполняющая требуемый PL самостоятельно. f См. ИСО 14119 для конструкции блокирующего устройства защитного кожуха с защитной блокировкой. <g> В случае мобильного устройства управления (например, ножной педали) должна быть предусмотрена мера, исключающая возможность непреднамеренного запуска из-за короткого замыкания в кабеле, соединяющем устройство управления с системой управления. <h> В случае мобильного устройства управления должно быть предусмотрено обеспечение того, чтобы функция остановки продолжала работать в случае короткого замыкания в соединительном кабеле системы управления. Необходимо предусмотреть проверку правдоподобности входов, которая должна гарантировать, что выбранное положение и соответствующие меры безопасности продолжают работать без каких-либо сбоев или прекращаются опасные движения. <j> Эта часть может считаться относящейся к категории 2, либо если коэффициент требования <= 1/100 коэффициента испытания, либо если испытание происходит сразу по требованию функции безопасности и обнаруженная неисправность немедленно приводит к остановке машины (остановка по выходу испытательной части системы категории 2 — см. ИСО 13849-1:2015, 6.2.5, примечание 4 и рисунок 10). Повторный запуск машины возможен только после ремонта. <k> При необходимости. Зависит от дизайна и конструкции машины. <l> Для входа не требуется особой категории, поскольку логическая часть будет действовать только после срабатывания или отмены срабатывания входа, а блокировка входа не приведет к новому сбросу (см. ИСО 16092-1, 5.4.1.1.3). <m> Функция ручного сброса, относящаяся к защитному устройству, размещенному там, где нет возможности доступа всего тела человека в опасную зону, не может подпадать под требования PL, приведенные в данной таблице, как функция безопасности. Применяется только ИСО 16092-1, 5.4.1.1.3. | |||||||
5.4.8 Функция/устройство одиночного хода
Если пресс применяется в одном цикле, должна быть реализована функция, или приспособлено устройство для предотвращения последующего хода, даже если управляющее устройство приводится в действие непрерывно. Следующий ход требует освобождения управляющего устройства и нового запуска (см. таблицу 1).
5.4.9 Функция/устройство контроля эффективности остановки (перебега)
Прессы, оснащенные защитными устройствами или ограждениями следующих типов, а именно:
- ESPE с использованием AOPD;
- блокировочным ограждением без фиксации блокировки;
- управляющим ограждением без фиксации блокировки;
- блокировочным ограждением с ранним открытием;
- двуручным устройством управления в режиме эксплуатации,
должны включать функцию или устройство контроля эффективности остановки (перебега по расстоянию или времени) для обеспечения того, что:
a) контроль осуществляется в конце каждого цикла, угол остановки коленчатого вала не превышает 15° от положения остановки предусмотренного или запрограммированного цикла (например, верхняя мертвая точка, TDC).
Примечание - Максимальный угол остановки обычно ограничен 10°;
b) для прессов группы 2 контроль осуществляется после каждой защитной остановки, инициируемой защитным устройством или вышеуказанным ограждением. Время остановки не должно превышать заданного времени, используемого для расчета минимальной дистанции.
Если эффективности остановки, указанные в перечислениях a) или b), превышены, то следует немедленно начать безопасную остановку, и запуск нового цикла не допускается. Возобновление дальнейшей работы пресса допускается только с помощью средств для служебного пользования, например инструмента, ключа или электронного пароля. Ни один режим работы, кроме толчкового режима INCH, не допускается до тех пор, пока ползун не вернется в запрограммированное исходное начальное положение или TDC.
Изготовитель должен обеспечить средства ограничения возможности изменения заданных ограничений уполномоченными лицами (например, запертый корпус, код доступа и т.д.).
Части, относящиеся к безопасности, обеспечивающие контроль эффективности остановки (перебега), должны соответствовать уровню эффективности защиты (PL), указанному в таблицах 1 и 2, в зависимости от утвержденных защитных мер.
5.4.10 Дополнительные требования к прессам группы 1
5.4.10.1 Контроль системы управления муфтой/тормозом должен осуществляться не реже одного раза в цикл и обеспечивать, чтобы в случае отказа клапана(ов) муфта отключалась и включался тормоз.
5.4.10.2 Датчики положения для контроля останова (перебега), функции одиночного хода и подавление должны быть связаны между собой таким образом, чтобы относительное положение между кулачками и относительное положение между переключателями не могло быть изменено. Однако на прессах, оснащенных системой переменной скорости, переключатель функции одиночного хода может иметь возможность отдельной регулировки.
5.4.10.3 В тех случаях, когда длина хода может изменяться, датчики положения, используемые для управления циклом, должны быть расположены таким образом, чтобы их относительное положение нельзя было изменить с тем, чтобы свести к минимуму вероятность неправильной настройки пользователем, например, для компенсации снижения эффективности остановки, которое следует устранить с помощью технического обслуживания механического тормоза (см. рисунок 3 и приложение C).
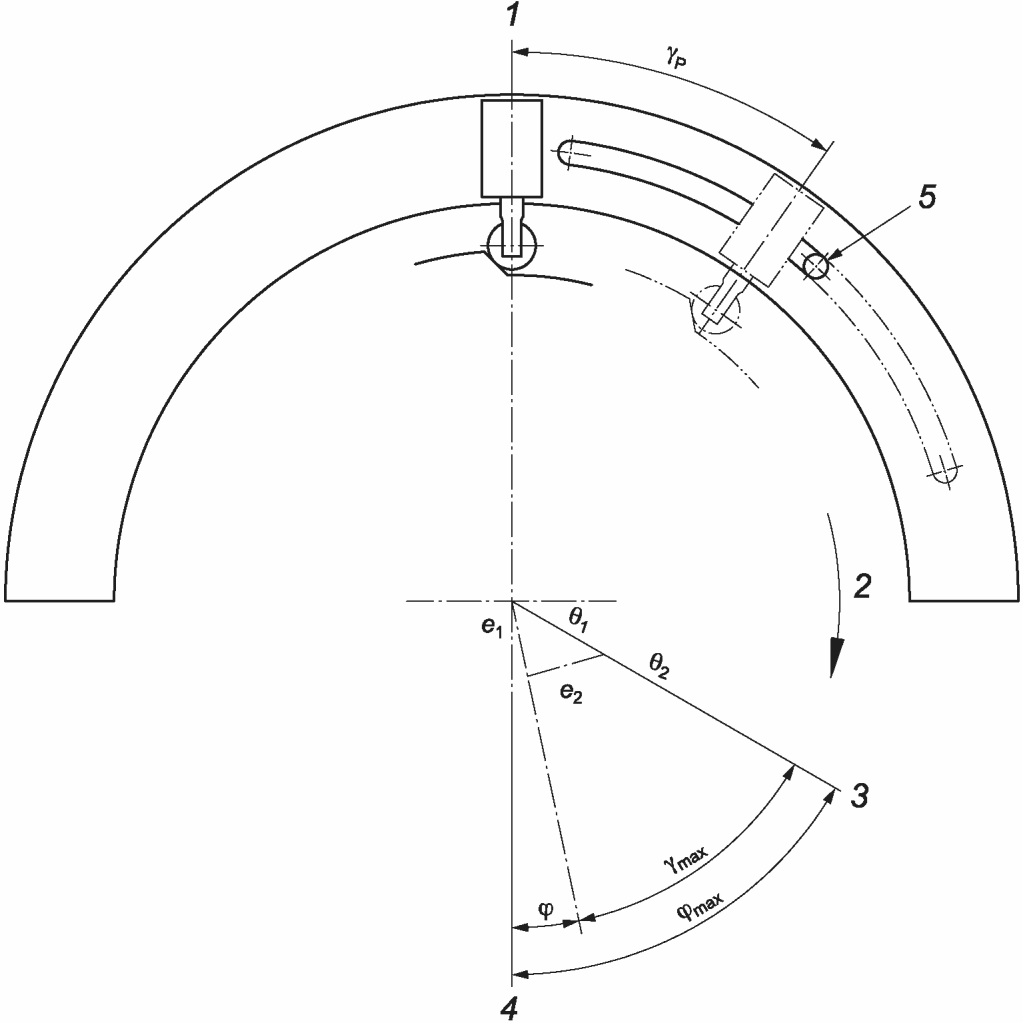
1 — TDC; 2 — направление вращения; 3 — сигнал подавления; 4 — BDC; 5 — механический упор для ограничения регулировки поворотного кулачка; \gamma_{p} — максимальный угол, на который можно повернуть вращающийся кулачок между механическими упорами; \varphi — часть угла подавления перед BDC; \varphi_{max} — максимально допустимая часть угла подавления перед BDC в градусах, рассчитанная исходя из общей эффективности остановки системы и минимальной скорости
Рисунок 3 — Пример расположения датчиков для прессов с переменной длиной хода
5.4.11 Дополнительные требования к прессам группы 2
5.4.11.1 Если механический(е) тормоз(а) используется(ются) только во время защитной остановки или в качестве механического ограничительного устройства, тормоз(а) должен(ны) проходить периодическое испытание на торможение. Должны выполняться следующие действия:
a) испытание на статическое торможение.
Испытание должно выполняться таким образом, чтобы тормоз выдерживал в течение не менее 1 с крутящий момент, составляющий не менее 1,5 момента, создаваемого массой ползуна пресса и его приспособлений в наихудшем случае (см. 3.17). Включение серводвигателя(ей) при активированном тормозе приводит к тому, что ползун остается в остановленном (удерживаемом) положении. Испытание считается непройденным, если во время испытания ползун перемещается более чем на 2% от максимального хода.
Для прессов, работающих в одном цикле, в начале каждой смены (обычно 8 ч) система управления должна запрашивать проведение испытания. Если испытание не проводилось, система управления не разрешает дальнейшую эксплуатацию.
Для всех других прессов система управления должна запрашивать проведение теста раз в 24 часа. Если испытание не проводится, система управления не допускает дальнейшую эксплуатацию.
Изготовитель должен предусмотреть средства, ограничивающие возможности изменения значения испытательного крутящего момента и других испытательных параметров для авторизованных лиц (например, запертый корпус, код доступа и т.д.).
Если пресс эксплуатируется в автоматическом режиме и оснащен блокировочными ограждениями с блокировкой защиты, 24-часовое испытание на торможение может быть приостановлено до тех пор, пока одно из ограждений не будет открыто. Если испытание тормоза не пройдено, не допускается разблокировка защиты;
b) испытание на активное торможение.
Изготовители должны обеспечить необходимые возможности (технические средства) для проведения испытания на активное торможение.
Испытание проводят во время хода при сжатии, когда ползун движется с максимальной скоростью (со скоростью, на которой практически возможно оценить эффективность остановки), инициируя остановку типа 0.
Испытание не пройдено, если время остановки превышает заданное время, используемое для расчета минимального расстояния (см. приложение B).
Система управления должна запрашивать проведение испытания на активное торможение не реже одного раза в год. Если испытание не проводилось, система управления не разрешает дальнейшую эксплуатацию.
Если статическое или активное испытание заканчивается неудачей, не допускается запуск нового цикла до устранения неисправности, а возобновить дальнейшую эксплуатацию пресса допускается только с помощью средств ограниченного доступа, например с помощью инструмента, ключа или электронного пароля.
5.4.11.2 Периодическое испытание на торможение выполняется только при установленных и исправных ограждениях и защитных устройствах.
5.5 Настройка инструмента, пробные ходы, техническое обслуживание и смазка
В дополнение к требованиям, приведенным в ИСО 16092-1:2017, 5.5, должны применяться следующие.
5.5.1 Толчковый режим INCH
Следует обеспечить толчковый режим INCH для того, чтобы в тех случаях, когда защитные меры, используемые в режиме эксплуатации, не могут быть реализованы, риски, связанные с движением ползуна, были существенно снижены за счет мер по снижению рисков, предусмотренных в 5.5.2.1 для прессов группы 1 и в 5.5.3.1 для прессов группы 2.
5.5.2 Дополнительные требования к прессам группы 1
5.5.2.1 Необходимо предусмотреть возможности, позволяющие перемещать ползун во время настройки инструмента, технического обслуживания и смазки, при этом ограждения и защитные устройства должны оставаться на месте и быть исправными (см. ИСО 16092-1:2017, 5.3.2.1).
Если это не представляется возможным, следует предусмотреть хотя бы один из следующих вариантов (например, режим INCH, см. 5.5.1):
a) вращение коленчатого вала вручную, при отключенном питании;
b) низкую скорость смыкания (меньшую или равную 10 мм/с) и устройство управления с автоматическим возвратом в исходное положение;
c) двуручное устройство управления в соответствии с ИСО 16092-1:2017, 5.5.7 и 5.5.8, расположенное за пределами минимального расстояния;
d) перемещение ползуна, создаваемое устройством для толчкового режима, настолько малого, чтобы предотвратить опасную ситуацию, и ограниченного регулятором времени или расстояния. Перемещение ползуна не должно превышать 6 мм на шаг толчка при положении коленчатого вала 90°.
Функции остановки ползуна во время настройки инструмента, технического обслуживания и смазки выполняются с помощью функции защитной остановки.
5.5.2.2 Если для вращения коленчатого вала вручную используется штанга или другое устройство:
a) после выключения главного двигателя устройство должно предотвращать переключение (сцепление) муфты до остановки маховика. В качестве такого устройства может использоваться таймер, не регулируемый пользователем, или датчик движения, и оно должно быть контролируемым;
b) не должно быть возможности непреднамеренно оставить штангу на месте во время нормальной работы;
c) должна быть обеспечена возможность видеть хотя бы часть маховика для гарантии его неподвижности.
5.5.3 Дополнительные требования к прессам группы 2
5.5.3.1 Необходимо предусмотреть возможности, позволяющие перемещать ползун во время настройки инструмента, технического обслуживания и смазки, при этом ограждения и защитные устройства должны оставаться на месте и быть исправными (см. ИСО 16092-1:2017, 5.3.2.1).
Если это не представляется возможным, следует предусмотреть хотя бы один из следующих вариантов (например, режим INCH, см. 5.5.1):
a) устройство управления инкрементальным перемещением вручную с устройством управления с автоматическим возвратом в исходное положение и низкой скоростью смыкания (меньшей либо равной 10 мм/с);
b) двуручное устройство управления в соответствии с ИСО 16092-1:2017, 5.5.7 и 5.5.8, расположенное за пределами минимального расстояния;
c) прерывистое движение (6 мм или меньше), создаваемое подчиненной функцией безопасного ограничения приращения (SLI) (см. МЭК 61800-5-2:2016, 4.2.4.10).
Состояние покоя ползуна во время настройки инструмента, технического обслуживания и смазки осуществляется с помощью безопасной функции останова без напряжения в соответствии с 5.4.1.3. Функции остановки ползуна во время настройки инструмента, технического обслуживания и смазки выполняются с помощью функции защитной остановки.
5.5.3.2 Если низкая скорость смыкания зависит от системы сервопривода [т.е. от подчиненной функции безопасного ограничения скорости (SLS) (см. МЭК 61800-5-2:2016, 4.2.4.5)], то либо:
- функция регулировки скорости должна соответствовать PL d, категория 3; либо
- низкая скорость смыкания ползуна должна контролироваться функцией, совместимой с PL d, категория 3. Если скорость превышает установленный предел, то необходимо запустить безопасную остановку.
5.5.3.3 Если прерывистое движение зависит от системы сервопривода, функция (SLI) должна быть совместимой с PL d, категория 3, либо прерывистые движения ползуна должны контролироваться функцией, которая совместима с PL d, категория 3. Если прерывистое движение превышает установленный предел, то должна запускаться безопасная остановка.
5.5.3.4 Устройство управления инкрементального ручного перемещения (например, электронный маховик, который запускает и поддерживает движение ползуна путем подачи импульсов на систему сервопривода во время своего вращения) и система управления, связанная с безопасностью, должны быть спроектированы и изготовлены таким образом, чтобы:
- не происходила непреднамеренная генерация импульсов вследствие воздействия собственного веса или незначительной вибрации;
- предупреждалось любое перемещение ползуна, пока не используется устройство ручного управления инкрементальным перемещением.
5.5.3.5 Должны быть предусмотрены средства индикации рабочего состояния (состояния электропитания) системы сервопривода и тормозной системы во время настройки и технического обслуживания.
5.6 Прочие механические опасности
Необходимо применять ИСО 16092-1:2017, 5.6.
5.7 Риски поскальзывания, спотыкания и падения
Необходимо применять ИСО 16092-1:2017, 5.7.
5.8 Защита от прочих опасностей
В дополнение к требованиям, приведенным в ИСО 16092-1:2017, 5.8, должны применяться следующие.
5.8.1 Опасности, связанные с системой сервопривода
Для прессов группы система 2 сервопривода должна соответствовать МЭК 61800-5-1:2007+A1:2016, раздел 4.
6 Проверка требований и/или мер безопасности
Таблица 3 должна использоваться вместе с таблицей 1 ИСО 16092-1:2017.
Крестики в таблице 3 указывают на метод(ы), с помощью которого(ых) должны быть проверены требования безопасности и защитные меры, описанные в разделе 5, разделе 7 и приложении B, вместе со ссылкой на соответствующие структурные элементы настоящего стандарта.
Средства проверки требований безопасности и/или мер по испытаниям
| Структурный элемент | Требования и/или меры безопасности | Визуальный осмотр a | Проверка/тест производительности b | Измерение c | Чертежи/расчеты/технические данные d |
| 5.2 | Основные конструкторские решения | ||||
| 5.2.5 | Механический тормоз | ||||
| 5.2.5.1 | Механический тормоз и его система управления | X | X | X | |
| 5.2.5.2 | Блоки из нескольких пружин | X | X | X | |
| 5.2.5.3 a) | Унифицированные пружины | X | X | X | |
| 5.2.5.3 b) | Предохранение от ослабления пружин | X | X | ||
| 5.2.5.3 c) | Кожух и направляющие пружин | X | X | ||
| 5.2.5.3 d) | Рассеивание тепла | X | X | X | |
| 5.2.5.3 e) | Предотвращение проникновения смазки | X | X | ||
| 5.2.5.3 f) | Инородные примеси | X | X | ||
| 5.2.5.3 g) | Накопление нежелательных веществ | X | X | ||
| 5.2.5.3 h) | Исключение неисправностей пружин | X | |||
| 5.2.5.3 i) | Исключение механических неисправностей | X | |||
| 5.2.5.3 j) | Функция безопасности | X | X | ||
| 5.2.5.3 k) | Последующий отказ | X | |||
| 5.2.6 | Регулировка ползуна | ||||
| 5.2.6.1 | Надзорный контроль | X | X | ||
| 5.2.6.2 | Идентификация средств регулировки ползуна | X | X | ||
| 5.2.6.3 | Средства ограниченного доступа | X | X | X | |
| 5.2.7 | Системы противовеса ползуна | ||||
| 5.2.7.1 | Механическая пружинная система противовеса | X | X | X | |
| 5.2.7.2 | Пневматический цилиндр противовеса | X | X | X | |
| 5.2.8 | Рабочий клапан и выпускная система | X | X | X | |
| 5.2.8.1 | Ухудшение эффективности остановки | X | |||
| 5.2.8.2 5.2.8.3 | Предотвращение утечек | ||||
| Выхлоп из цилиндров | X | X | |||
| Выпускные отверстия клапанов | X | X | |||
| 5.2.9 a) | Инородные примеси | X | X | ||
| 5.2.9 b) | Рассеивание тепла | X | X | X | |
| 5.2.9 c) | Рабочие зазоры | X | X | X | |
| 5.2.9 d) | Накопление и рассеивание мусора | X | X | ||
| 5.2.9 e) | Внешние средства включения муфты | X | X | ||
| 5.2.9 f) | Мембраны | X | X | X | |
| Эвакуация жидкости | X | X | |||
| 5.2.10 | Дополнительные требования для пресса группы 2 | ||||
| 5.2.10.1 | Безопасный ременный приводной механизм | X | X | X | |
| Функция обнаружения сбоев | X | X | |||
| 5.2.10.2 | Преобразование кинетической энергии ползуна | X | X | ||
| 5.2.10.3 | Включение механического тормоза | X | X | ||
| 5.3 | Механические опасности в инструментальной области | ||||
| 5.3.2 | Мероприятия по защитному ограждению | ||||
| Минимальное расстояние | X | X | |||
| 5.3.3 | Прочие требования безопасности | ||||
| Блокировка двигателя и муфты | X | X | |||
| 5.3.6 | Предупреждение падения под действием силы тяжести во время технического обслуживания или ремонта | ||||
| 5.3.6.1 a) и c) | Блокировка устройства механического удержания ползуна | X | X | ||
| 5.3.6.1 d) | Достаточная прочность | X | |||
| 5.3.6.1 e) | События, вызванные кратковременной неисправностью | X | |||
| 5.3.6.1 f) | Функция индикации срабатывания устройства удержания | X | X | X | |
| 5.3.6.2 a) | Блокировка блока безопасности | X | X | ||
| 5.3.6.2 b) и c) | Прочность, форма и длина | X | |||
| 5.3.6.3 | Блокировка гидравлического устройства удержания | X | X | ||
| 5.4 | Система управления и контроля | ||||
| 5.4.1 | Функции управления и контроля | ||||
| 5.4.1.1 | Принятие защитных мер | X | X | ||
| 5.4.1.2 | Функции остановки для пресса группы 2 | X | X | ||
| 5.4.1.3 | Функция безопасного состояния покоя | X | X | X | |
| 5.4.1.4 | Функция защитной остановки | X | X | ||
| 5.4.1.5 | Устройства отключения низкого давления | X | X | ||
| 5.4.1.6 | Контроль | X | X | ||
| 5.4.2 | Подавление | ||||
| 5.4.2.1 | Подавление для прессов группы 2 | X | X | ||
| 5.4.4 | Позиционные датчики | ||||
| 5.4.4.2 | Отсутствие повреждений вследствие перебега или обратного вращения | X | X | ||
| 5.4.4.3 | Действие прямого открытия | X | X | ||
| 5.4.4.4 | Механические кулачки | X | X | ||
| 5.4.4.5 | Положительное срабатывание муфты | X | X | ||
| 5.4.4.6 | Изменение расположения кулачков | X | X | ||
| 5.4.4.7, включая a) и b) | Подгонка и маркировка кулачковых дисков | X | X | ||
| 5.4.4.7 c) | Фиксированные концевые упоры | X | X | ||
| 5.4.4.8 | Контроль непрямого кулачкового привода | X | X | ||
| 5.4.6 | Клапаны | ||||
| 5.4.6 a) | Прямой контроль жидкости | X | |||
| 5.4.6 b) | Возникновение единичной неисправности и возобновление нормальной эксплуатации | X | X | ||
| 5.4.6 c) | Датчики, встроенные в клапан | X | |||
| 5.4.6 d) | Отдельная проводка | X | X | ||
| 5.4.6 e) | Короткое замыкание | X | X | ||
| 5.4.7 | Уровень эффективности функций безопасности | ||||
| Требования из таблиц 1 и 2 | X | X | X | X | |
| 5.4.8 | Функция/устройство одиночного хода | ||||
| Предотвращение следующего хода | X | X | |||
| 5.4.9 | Функция/устройство контроля эффективности остановки (перебега) | ||||
| 5.4.9 a) | Максимальный перебег: 15° | X | X | X | |
| 5.4.9 b) | Эффективность времени остановки | X | X | X | |
| 5.4.9 | Безопасная остановка | X | X | ||
| 5.4.9 | Возобновление | X | X | ||
| 5.4.9 | Ограничение изменения заранее заданного предела | X | X | ||
| 5.4.10 | Дополнительные требования для пресса группы 1 | ||||
| 5.4.10.1 | Динамический контроль системы управления муфты/тормоза | X | X | ||
| 5.4.10.2 | Положительная связь | X | X | ||
| 5.4.10.3 | Относительное положение датчиков для регулировки хода | X | X | ||
| 5.4.11 | Дополнительные требования для пресса группы 2 | ||||
| 5.4.11.1 a) | Статическое испытание на торможение | X | X | X | |
| 5.4.11.1 b) | Активное испытание на торможение | X | X | X | |
| 5.4.11.1 | Предупреждение возобновления дальнейшей эксплуатации | X | X | ||
| 5.4.11.2 | Ограждения и защитные устройства | X | X | ||
| 5.5 | Настройка инструментов, пробные ходы, техническое обслуживание, смазка | ||||
| 5.5.1 | Толчковый режим INCH | X | X | ||
| 5.5.2 | Дополнительные требования к прессу группы 1 | ||||
| 5.5.2.1 | Перемещение ползуна с активированными средствами защиты | X | X | X | |
| 5.5.2.1 a) | Вращение вручную | X | X | ||
| 5.5.2.1 b) | Устройство управления с автоматическим возвратом в исходное состояние с низкой скоростью смыкания | X | X | X | |
| 5.5.2.1 c) | Двуручное устройство управления | X | X | X | |
| 5.5.2.1 d) | Толчковое устройство | X | X | X | |
| 5.5.2.1 | Функция защитной остановки | X | X | ||
| 5.5.2.2 a) | Предотвращение повторного включения муфты | X | X | ||
| Таймер/детектор движения, контролируемый | X | X | |||
| 5.5.2.2 b) | Снятие штанги | X | X | ||
| 5.5.2.2 c) | Обзор маховика | X | X | ||
| 5.5.3 | Дополнительные требования для пресса группы 2 | ||||
| 5.5.3.1 | Перемещение ползуна с активированными средствами защиты | X | X | X | |
| 5.5.3.1 a) | Устройство управления инкрементальным ручным перемещением | X | X | X | |
| 5.5.3.1 b) | Двуручное устройство управления | X | X | X | |
| 5.5.3.1 c) | Прерывистое движение | X | X | X | |
| 5.5.3.1 | Безопасное обесточенное состояние покоя и функция защитной остановки | X | X | ||
| 5.5.3.2 | Функция низкой скорости смыкания | X | X | ||
| 5.5.3.3 | Функция прерывистого движения | X | X | ||
| 5.5.3.4 | Устройство управления инкрементальным ручным перемещением | X | X | ||
| 5.5.3.5 | Индикатор рабочего состояния | X | X | X | |
| 5.8 | Защита от прочих опасностей | ||||
| 5.8.1 | Опасности, связанные с системой серводвигателя | X | |||
| 7 | Информация по применению | ||||
| 7.2 | Маркировка | X | X | ||
| 7.4 | Руководство по эксплуатации | ||||
| 7.4 a) | Инструкции по применению устройства удержания | X | X | ||
| 7.4 b) | Необходимые предписания для периодических испытаний тормоза | X | X | ||
| 7.5 | Средства индикации хода: текущее положение ползуна | X | X | X | |
| Приложение B | Расчет минимального расстояния и измерение времени остановки | X | X | ||
| a Визуальный контроль используется для проверки характеристик, необходимых для выполнения требований, путем визуального осмотра поставляемых компонентов. b Проверка/тестирование производительности проверяет, что предоставленные функции выполняют свои функции таким образом, чтобы требование было выполнено. c Измерение проверяет с помощью приборов выполнение требований в установленных пределах. d Чертежи/расчеты/технические данные подтверждают, что конструктивные характеристики предоставленных компонентов соответствуют требованиям. | |||||
7 Информация для использования
7.1 Общие положения
Необходимо применять ИСО 16092-1:2017, 7.1.
7.2 Маркировка
В дополнение к требованиям, приведенным в ИСО 16092-1:2017, 7.2, должна быть нанесена следующая маркировка:
a) обозначение «механический пресс» и группы пресса (группа 1 или группа 2), которой он соответствует;
b) минимальная и максимальная длина хода;
c) регулировка ползуна и высота зажима;
d) скорость непрерывного хода, в числе ходов в минуту; с указанием минимального и максимального значения, если имеется диапазон переменной скорости;
e) таблица с указанием надлежащего давления воздуха в пневматических цилиндрах противовеса для массы инструмента, если имеется;
f) точки подъема для транспортировки и монтажа.
Дополнительно на прессы группы 1 должна быть нанесена следующая маркировка:
g) стандартное положение остановки коленчатого вала, например TDC;
h) максимально допустимая скорость маховика в об/мин и стандартное направление вращения;
i) максимально допустимое количество включений муфты в минуту.
7.3 Предупреждения
Необходимо применять ИСО 16092-1:2017, 7.3.
7.4 Руководство по эксплуатации
В дополнение к требованиям, приведенным в ИСО 16092-1:2017, 7.4, руководство по эксплуатации должно включать следующее:
a) инструкции по использованию удерживающего устройства, предоставленные в соответствии с 5.3.6;
b) для прессов группы 2 — необходимые положения для статических и активных испытаний на торможение.
7.5 Средства индикации хода
Для прессов группы 2 должны быть предусмотрены средства индикации текущего положения ползуна в запрограммированном ходе при условии.
Если это практически осуществимо, следует указать следующее:
a) направление движения ползуна (вверх или вниз);
b) положение верхнего и нижнего пределов запрограммированного хода или позицию датчиков положения, которые используются для установки этих пределов;
c) настройки показателей функции контроля эффективности остановки (перебега) (например, допустимый тормозной путь) и результаты контроля.
ЗНАЧИТЕЛЬНЫЕ ОПАСНОСТИ, ОПАСНЫЕ СИТУАЦИИ И МЕРЫ ЗАЩИТЫ
В настоящем приложении приведены значительные опасности, опасные ситуации и события, которые по результатам оценки рисков были признаны значимыми для данного типа оборудования <1> и требуют принятия мер по устранению или снижению риска (см. таблицу A.1) <2>.
<2> См. также Приложение N 1 к Примерному положению о системе управления охраной труда, утвержденному приказом Министерства труда и социальной защиты Российской Федерации от 29 октября 2021 г. № 776н.
Значительные опасности, опасные ситуации и меры защиты
| ИСО 12100:2010, приложение B | Происхождение опасностей | Опасные ситуации на прессах | Соответствующий подпункт в данном документе <3> |
| 1 Механические опасности | |||
| Таблица B.1 | Сила тяжести | Техническое обслуживание или ремонт | 5.2.5, 5.3.6 |
| Таблица B.1 | Движущиеся элементы | Все режимы эксплуатации | 5.2.5, 5.2.6, 5.2.7, 5.2.8, 5.2.9, 5.2.10, 5.3.2, 5.3.3, 5.4.1, 5.4.2, 5.4.4, 5.4.6, 5.4.7, 5.4.8, 5.4.9, 5.4.10, 5.4.11 |
| Настройка инструментов, пробные ходы, техническое обслуживание и смазка | 5.5.1, 5.5.2, 5.5.3 | ||
| 2 Опасности, связанные с электричеством | |||
| Таблица B.1 | Система сервопривода | Все режимы эксплуатации и ситуация технического обслуживания (для прессов группы 2) | 5.8.1 |
| 3 Термическая опасность | |||
| Таблица B.1 | Система сервопривода | Все режимы эксплуатации и ситуация технического обслуживания (для прессов группы 2) | 5.8.1 |
РАСЧЕТ МИНИМАЛЬНОГО БЕЗОПАСНОГО РАССТОЯНИЯ
Настоящее приложение заменяет приложение D ИСО 16092-1:2017.
Минимальное расстояние S, на котором:
- блокировочные ограждения без фиксации ограждения;
- контрольные ограждения без фиксации ограждения;
- заблаговременно открывающиеся блокировочные ограждения без фиксации ограждения;
- ESPE с использованием AOPD;
- устройства управления двумя руками
должны располагаться от опасной зоны, рассчитывают по изложенной в ИСО 13855:2010 формуле (2) и по формуле
где S — минимальное расстояние, мм, от опасной зоны до точки, линии или плоскости обнаружения (см. ИСО 16092-1:2017, рисунок C.1, граница опасной зоны);
T — общая эффективность остановки системы (общее время срабатывания), с;
C — расстояние проникновения в миллиметрах, основанное на проникновении в опасную зону до срабатывания защитного устройства (для ESPE с применением вертикально размещенных AOPD и AOPDDR см. ИСО 16092-1:2017, D.3, для его определения).
Общая характеристика остановки системы (общее время срабатывания) T, с, должна состоять из следующих двух фаз, как указано в формуле
где t1 — максимальное время между срабатыванием функции датчика и моментом, когда защитное устройство переключит выходной сигнал в состояние «выключено»;
t2 — время остановки, представляющее собой максимальное время между моментом, когда выходной сигнал защитного устройства достигает состояния «выключено», и моментом, когда выполняются все три следующих условия:
a) ползун замедляется до скорости 10 мм/с или менее;
b) механический тормоз активирован (т.е. обесточен или разгерметизирован);
c) серводвигатель(и) обесточен(ы) или муфта(ы) отключена(ы).
Скорость сближения K и расстояние проникновения C для каждого защитного устройства определяют в соответствии с каждым действующим пунктом ИСО 13855:2010. Однако:
- расстояние проникновения C для блокировочных ограждений с ранним открытием без фиксации ограждения может равняться нулю;
- расстояние проникновения C для вертикально расположенных AOPD и AOPDDR определяют в соответствии с ИСО 16092-1:2017, D.3.
Если AOPD используется для повторного запуска цикла пресса, устройство размещают в соответствии с ИСО 13855:2010, 6.2.3.2.
Если положение защитных устройств, механически соединенных с прессом, может быть изменено, то для сохранения минимального расстояния они должны быть заблокированы или иметь возможность блокировки в заданном положении с возможностью перемещения только с помощью инструмента, ключа или электронного пароля.
B.2 Общая эффективность остановки системы
При измерении или оценке общей эффективности остановки системы T при наиболее сложных нормальных условиях эксплуатации следует учитывать следующие аспекты:
a) износ соответствующих частей функции остановки;
b) влияние температуры соответствующих частей системы;
c) максимальную массу инструмента в соответствии с назначением пресса;
d) максимальную скорость ползуна пресса (например, максимальную скорость ползуна на 90° после TDC для кулачковых прессов, максимальную угловую скорость приводной системы);
e) влияние любого выпускного клапана и его глушителя на тормоз с выпуском воздуха;
f) систему противовеса (например, минимальное давление воздуха баланса, указанное в руководстве по эксплуатации);
g) задержку в системах управления с момента подачи команды на остановку или ее запуска логикой системы до достижения выходным сигналом системы состояния «выключено»;
h) задержку в интерфейсе между защитным устройством и системой управления;
B.2.2 Дополнительные аспекты для прессов группы 1
При измерении или оценке общей эффективности остановки системы T прессов группы 1 дополнительно к B.2.1 необходимо учитывать следующие аспекты при наиболее сложных нормальных условиях эксплуатации:
a) максимальное количество ходов в минуту;
b) максимальное давление жидкости в системе муфты/тормоза;
c) минимальное давление воздуха, допустимое для установки отсечки низкого давления цилиндрических противовесов.
Примечание — Подробную информацию по определению времени остановки t2 см. в приложении D.
B.2.3 Дополнительные аспекты для прессов группы 2
При измерении или оценке общей эффективности остановки системы T прессов группы 2 дополнительно к B.2.1 необходимо учитывать следующие аспекты.
B.2.3.2 Общая эффективность остановки системы в условиях неисправности
Для прессов группы 2 общая эффективность остановки системы T не должна превышать значения, отмеченного в соответствии с ИСО 16092-1:2017, 7.2 m), при любой единичной неисправности, возникающей в системе управления, связанной с безопасностью, включая сервосистему и вспомогательные электрические тормозные устройства. Если части, относящиеся к безопасности, включая функцию защитной остановки и функцию управления механическим тормозом, спроектированы как избыточная и отслеживаемая система, то единственная неисправность в любой из этих частей, относящихся к безопасности, не приведет к потере функции. Однако время, требуемое для отработки функции остановки, может варьироваться в зависимости от неисправного элемента и времени возникновения единичной неисправности.
В связи с этим изготовитель должен идентифицировать неисправность, вызывающую наибольшую общую продолжительность остановки системы, и установить минимальное расстояние, рассчитанное на ее основе. В соответствии со стратегией проектирования конфигурации системы для замедления ползуна, активации механического тормоза и обесточивания серводвигателя потребуется выполнить анализ.
Примечание 1 — Перечни неисправностей и исключения неисправностей для сервосистемы приведены в МЭК 61800-5-2:2016, приложение D.
Примечание 2 — Общая эффективность остановки системы в условиях неисправности включает время реакции системы контроля [время обнаружения неисправности и время реакции на неисправность (например, безопасная остановка)].
B.2.3.3 Учет потерь электроэнергии
Непреднамеренная потеря или нарушение электропитания системы управления, включая сервосистему, при анализе должна рассматриваться как единичная неисправность.
В этом случае электронные функции торможения, выполняемые сервосистемой, считаются отключенными, а функция остановки должна реализовываться другими средствами (например, механическим тормозом, динамическим тормозным устройством, состоящим из пассивных элементов, таких как резисторы и т.д.).
B.2.3.4 Определение максимальной скорости ползуна для прессов с функцией контроля скорости
При измерении времени, требуемого для замедления ползуна до скорости менее 10 мм/с в зависимости от времени остановки t2 необходимо учитывать максимальную скорость ползуна во время хода смыкания.
При контроле скорости ее влияние может учитываться только в том случае, если она соответствует PL (см. ИСО 13849-1:2015), требуемой для функции защитной остановки, или PL d. В этом случае максимальную скорость ползуна рассчитывают по формуле
v = v_{limit} + \alpha_{max} \cdot t_{delay}, (B.3)
где vLimit — заданный предел скорости для функции контроля;
\alpha_{max} — максимальное ускорение ползуна на ходе смыкания, создаваемое максимальным моментом двигателя;
tdelay — максимальный промежуток времени от момента возникновения превышения скорости до момента, когда система контроля скорости инициирует STO.
Если контроль скорости не соответствует тому же PL, который требуется для функции защитной остановки, или PL d, считается, что он неэффективен для ограничения наибольшей скорости скольжения.
B.3 Блокировочные ограждения без фиксации ограждения, контрольные ограждения без фиксации ограждения и блокировочные ограждения без фиксации ограждения с ранним открытием
Применяется ИСО 16092-1:2017, D.2, с использованием общего показателя остановки системы T, рассчитанного в соответствии с настоящим приложением.
B.4 ESPE с использованием вертикально расположенных AOPD и AOPDDR
Применяется ИСО 16092-1:2017, D.3, с использованием общего показателя остановки системы T, рассчитанного в соответствии с настоящим приложением.
B.5 ESPE с использованием горизонтально расположенных AOPD, используемое в качестве единственного средства защиты
Применяется ИСО 16092-1:2017, D.4, с использованием общего показателя остановки системы T, рассчитанного в соответствии с настоящим приложением.
B.6 Двуручные устройства управления
Применяется ИСО 16092-1:2017, D.5, с использованием общего показателя остановки системы T, рассчитанного в соответствии с настоящим приложением.
РЕГУЛИРОВКА ПОЛОЖЕНИЯ ПОВОРОТНЫХ КУЛАЧКОВ
C.1 Основные особенности регулировки эксцентриков и поворотных кулачков
Установка угла во время регулировки различной длины хода. На рисунке C.1 изображена регулировка эксцентрика.
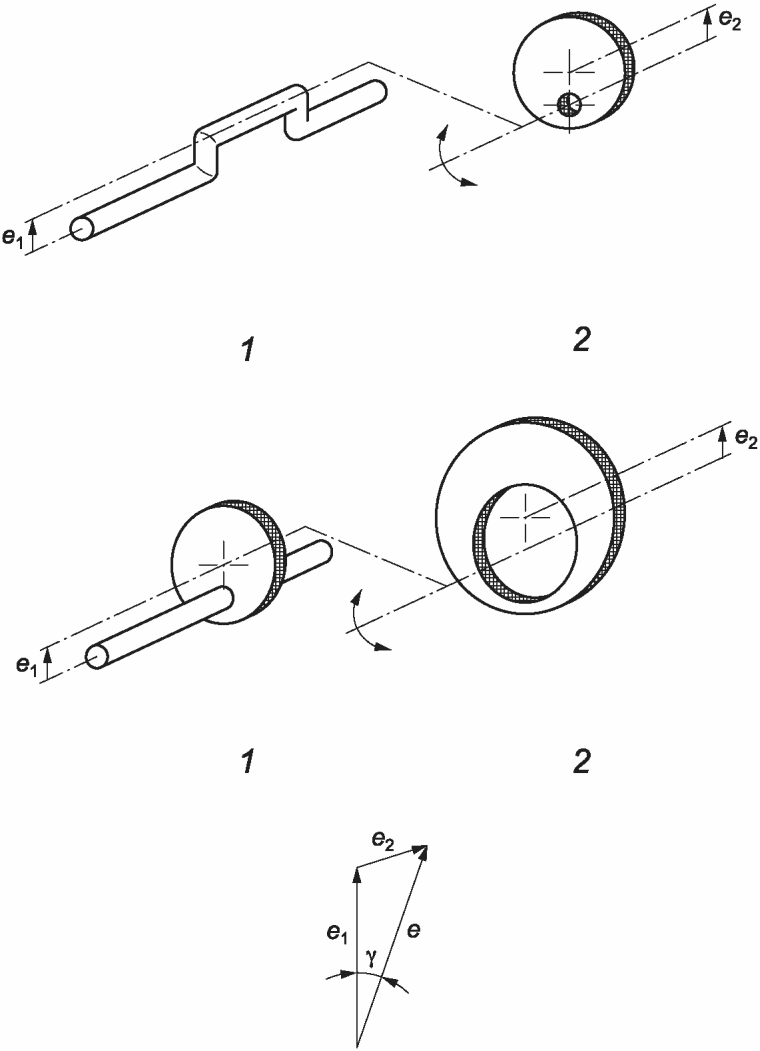
1 — коленчатый вал; 2 — эксцентриковая втулка; e1 — эксцентриковое расстояние коленчатого или эксцентрикового вала; e2 — эксцентриковое расстояние эксцентриковой втулки; e — (половина длины хода) векторная сумма e1 и e2; \gamma — угол между e1 и e (т.е. изменение угла между e1 и e на основе изменения длины хода)
Примечание - На этот угол должен быть повернут коленчатый вал, чтобы переустановить ползун в то же самое угловое положение, которое существовало перед регулировкой хода.
Рисунок C.1 — Регулировка эксцентрика
Начиная с максимальной длины хода и положения ползуна в TDC, e1 и e2 расположены на одной линии, а положение поворотных кулачков указывает на то, что ползун находится в TDC (см. рисунок C.2 a).
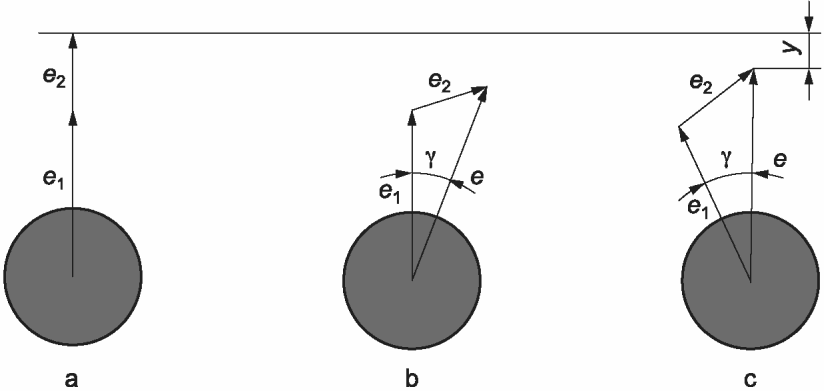
Рисунок C.2 — Положение эксцентриковой втулки на коленчатом валу
Путем поворота эксцентриковой втулки \gamma_{max} получают новую и более короткую длину хода, равную e2 (см. рисунок C.2 b).
Для переустановки ползуна в TDC коленчатый вал (и тем самым конфигурацию поворотных кулачков) поворачивают на угол \gamma в направлении, противоположном повороту эксцентриковой втулки. Длина хода теперь уменьшена до 2\gamma (см. рисунок C.2 c). Расположение поворотных кулачков указывает положение ползуна, отклоняющееся от TDC на угол \gamma . Это обусловливает необходимость регулировки положения поворотных кулачков.
Таким образом, угол \gamma_{max} может достигать значений между 0° и значением \gamma_{max} , зависящим от соотношения между e1 и e2.
Значение \gamma_{max} достигается, если e2 повернут таким образом, что угол между e2 и e составляет 90° (см. рисунок C.3).
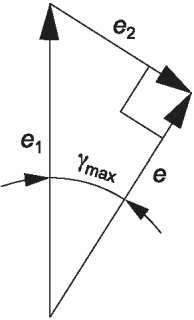
Рисунок C.3 — Максимальный угол положения поворотных кулачков \gamma_{max}
Значение \gamma_{max} вычисляют по формуле sin\gamma_{max} = e_{2}/e_{1} , где e1 >= e2. Из этого следует, что значение \gamma_{max} не может превышать 90° ( \gamma_{max} = 90^{\circ} справедливо для e1 <= e2).
Если эксцентриковая втулка регулируется на 180°, значение \gamma_{max} также возможно рассчитать с помощью максимальной и минимальной длин хода Smax и Smin (см. таблицу C.1).
Рекомендуемые значения максимального угла поворота поворотного кулачка в зависимости от длины хода и мощности
sin\gamma_{max} = \frac{S_{max} - S_{min}}{S_{max} + S_{min}} = \frac{e_{2}}{e_{1}} . (C.1)
Если положение остановки пресса совпадает с TDC при максимальной и минимальной длине хода (\gamma = 0^{\circ}) , то при любой другой заданной длине хода положение остановки смещается в соответствии с углом относительно TDC.
Для компенсации и поддержания положения остановки в точке TDC требуется возможность регулировки положения поворотных кулачков на соответствующий угол. Такая регулировка возможна с помощью вращения ограничительных выключателей или кулачков относительно коленчатого вала.
Максимальный угол, на который положение поворотных кулачков может быть повернуто между механическими упорами, обозначается как \gamma_{p} и представляет собой максимально допустимую регулировку положения поворотных кулачков.
Не допускается, чтобы усредненное положение остановки ползуна превышало TDC более чем на 60° (рекомендуется 45°) при любом сочетании скорости, длины хода и/или регулировки положения поворотных кулачков (см. 5.4.4.6). Таким образом, угол \gamma_{p} должен быть ограничен механическими упорами.
Запас надежности контроля эффективности остановки (перебега) \epsilon_{2} , град., определенный в приложении D, также должен быть включен в допустимый перебег (60° или предпочтительно 45°).
Таким образом, сумма \gamma_{p} и \epsilon_{2} должна быть меньше 60° (предпочтительно 45°) при максимальном числе ходов пресса (см. рисунок C.4).
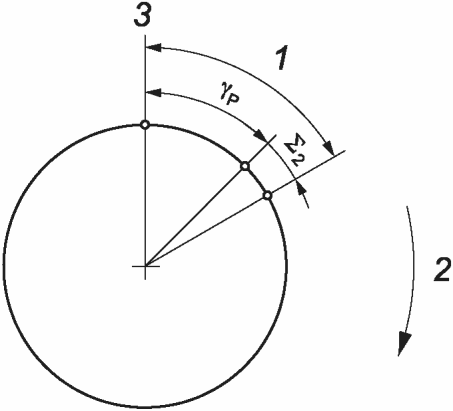
1 — максимальный перебег ( = \gamma_{p} + \epsilon_{2}) ; 2 — направление вращения; 3 — TDC
Рисунок C.4 — Перебег относительно положения поворотных кулачков
Значение \gamma_{p} обычно равняется значению \gamma_{max} , чтобы положение остановки ползуна всегда оставалось в TDC при разных длинах хода.
Однако, если угол \gamma_{max} большой, значение \gamma_{p} следует ограничить так, чтобы не был превышен допустимый перебег.
В связи с этим, время остановки ползуна при определенной длине хода (которая рассматривается далее) не может быть ближе к TDC, чем расстояние в пределах угла \lambda (см. рисунок C.5).
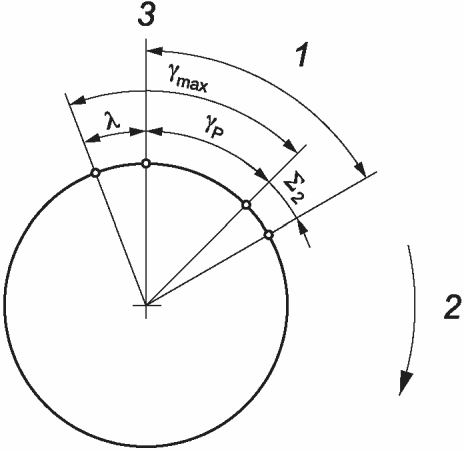
1 — максимальный перебег ( = \gamma_{p} + \epsilon_{2}) ; 2 — направление вращения; 3 — TDC
Примечание - \lambda — смещение положения остановки.
Рисунок C.5 — Положение остановки относительно положения поворотных кулачков
На рисунке C.5 показано, что \gamma_{p} = \gamma_{max} - \lambda .
Размер \gamma_{max} зависит от максимальной или минимальной длины хода пресса. Минимальная длина хода является фактором, оказывающим наибольший эффект на размер угла. В связи с этим максимальная и минимальная длина хода должна использоваться, как описано в таблице C.1.
Если \gamma_{p} не может быть равным \gamma_{max} , то остановка в TDC не может быть достигнута (\lambda>0) . Альтернативно этого возможно достичь:
Пределы регулировки положения поворотных кулачков определяют:
- при направлении вращения коленчатого вала — при максимальном перебеге \gamma_{p} + \epsilon_{2} ;
- против направления вращения коленчатого вала — максимально допустимая часть угла подавления перед BDC, обозначаемая \varphi_{max} (см. рисунок C.6).
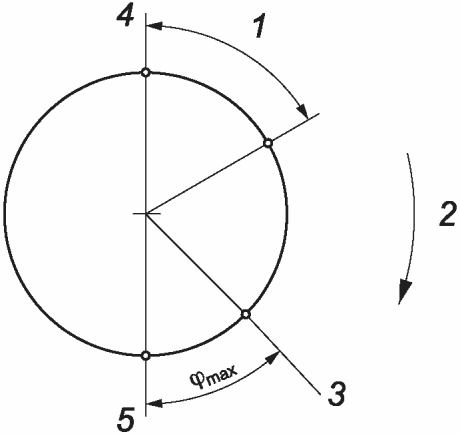
1 — максимальный перебег ( = \gamma_{p} + \epsilon_{2}) ; 2 — направление вращения; 3 — начало подавления; 4 — TDC; 5 — BDC
Рисунок C.6 — Положение максимального угла подавления
Чтобы не превысить максимально допустимый перебег, один из концевых упоров поворотного кулачка должен быть зафиксирован относительно эксцентрикового вала, когда ползун находится в TDC, либо альтернативно a), либо b) на рисунке C.2. То есть \gamma = 0 или \gamma = \gamma_{max} .
Следует отметить, что эксцентриковая втулка e2 может поворачиваться по или против часовой стрелки относительно e1 (см. рисунки C.7 и C.8). Однако необходимое ограничение регулировки положения поворотного кулачка позволяет использовать только половину полного оборота эксцентриковой втулки. Поэтому регулировка хода должна быть выполнена таким образом, чтобы использовать только правильную половину.
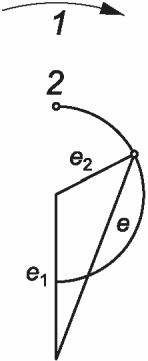
1 — направление вращения; 2 — TDC
Рисунок C.7 — e2 повернут по часовой стрелке
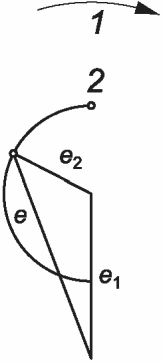
1 — направление вращения; 2 — TDC
Рисунок C.8 — e2 повернут против часовой стрелки
C.2 Определение положения начала подавления
Движение пресса схематично показано на рисунке C.9.
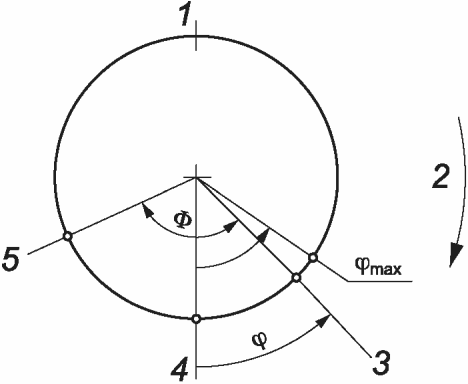
1 — TDC; 2 — направление вращения; 3 — сигнал подавления; 4 — BDC; 5 — сигнал остановки; \Phi — угол подавления (угол между сигналом подавления и сигналом остановки); \varphi — часть угла подавления до BDC, которая зависит от длины хода и положения поворотных кулачков и вычисляется как отрицательное значение после BDC; \varphi_{max} — максимально допустимая часть угла подавления до BDC в градусах, вычисляемая из общей эффективности остановки системы и скорости, как описано далее
Рисунок C.9 — Положение точки подавления
Интервал времени с момента получения прессом сигнала подавления до пересечения BDC (соответствует углу \varphi_{max} ) должен быть меньше, чем общая эффективность остановки системы пресса при любом сочетании скорости и длины хода и/или регулировок положения поворотных кулачков [см. 5.4.4.7 c)].
На рисунке C.10 показано, что \varphi_{max} \geq \varphi + \gamma_{max} , поэтому подавление не может произойти раньше угла, полученного по формуле (C.1).
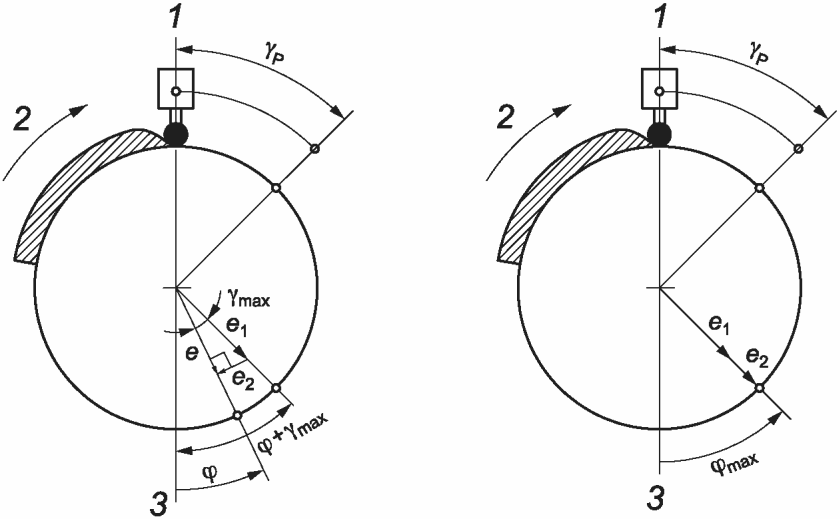
1 — TDC; 2 — направление вращения; 3 — BDC
Рисунок C.10 — Положение точки подавления в зависимости от общей эффективности остановки системы
Это означает, что для \varphi недопустимо превышать заданное значение.
\varphi = \omega \cdot T, (C.2)
где \omega — угловая скорость в градусах в секунду;
T — общая эффективность остановки системы в секундах (см. приложение D).
Максимально допустимое значение \varphi_{max} в градусах вычисляют по формуле
где n — количество ходов в минуту. \varphi_{max} вычисляют для минимального количество ходов nmin пресса, если оно регулируется.
Значение \varphi_{max} , полученное по приведенной выше формуле, в основном относится к прессам с фиксированной длиной хода и фиксированным расположением поворотных кулачков. Следовательно, момент начала подавления должен наступать позже, чем угол \varphi_{max} , перед BDC в результате изменения длины хода и/или регулировки положения поворотных кулачков (см. рисунок C.10).
Таким образом, положение поворотных кулачков должно иметь фиксированный (механический) упор в одном крайнем положении, чтобы \varphi + \gamma_{max} (или \gamma_{p} ) не превышал \varphi_{max} при регулировке длины хода (или положения поворотных кулачков) (угол \varphi при определенных настройках может быть отрицательным).
Следующие настройки дают два крайних положения поворотных кулачков (угол между которыми равен \gamma_{p} ):
a) для направления вращения коленчатого вала — конечное положение определяется по \gamma_{p}(\text{или }\gamma_{max}) + \epsilon_{2} \leq 60^{\circ} (предпочтительно 45°) после TDC (см. рисунок C.1);
b) для направления, противоположного направлению вращения коленчатого вала: конечное положение определяется по \varphi + \gamma_{max}(\text{или }\gamma_{p}) \leq \varphi_{max} перед BDC.
Выбирается наименее благоприятная настройка.
ОПРЕДЕЛЕНИЕ ВРЕМЕНИ ОСТАНОВКИ t2 ДЛЯ ПРЕССОВ ГРУППЫ 1
Следующие углы и времена показаны на рисунках D.1 - D.4.
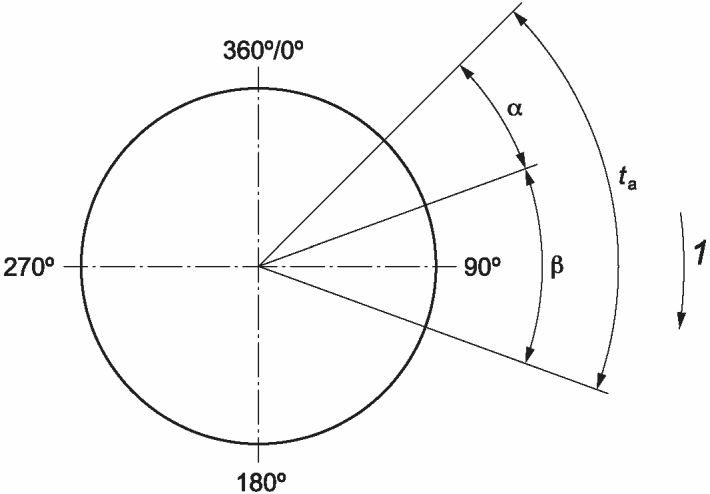
Рисунок D.1 — Отношение между временем срабатывания ta, углом свободного вращения \alpha и временем торможения \beta
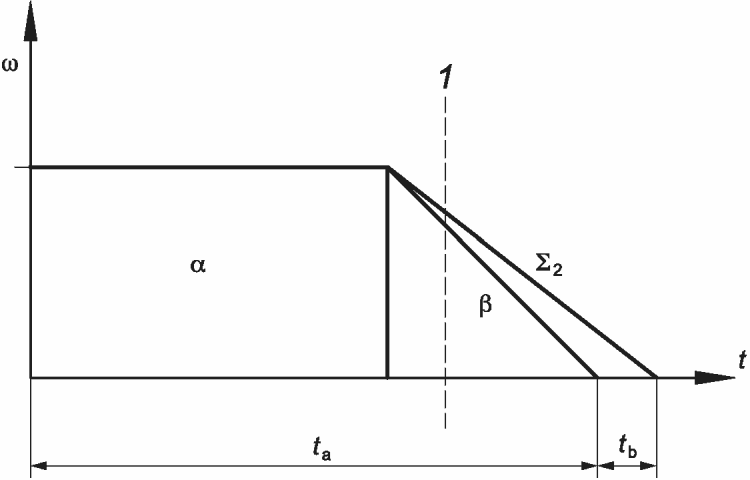
Рисунок D.2 — Изменение угловой скорости во время остановки
\alpha — угол свободного вращения, град.;
\beta — угол торможения (принимается линейным), град.;
\epsilon_{2} — запас надежности контроля эффективности остановки (перебега), град.;
\omega — угловая скорость, градусы в секунду;
ta — время срабатывания, измеренное при рабочем давлении и условиях, указанных в B.2 и B.3, с;
tb — запас надежности монитора остановки (перебега) в секундах, отнесенный ко времени t_{b} = \epsilon_{2}/\omega ;
tc — время срабатывания по перепаду давления, с;
\Delta t — неопределенность метода измерения, с;
\alpha + \beta — измеренный угол остановки пресса с исправным тормозом, град.;
\alpha + \beta + \epsilon_{2} — измеренный угол остановки того же пресса с изношенным тормозом, град.;
\epsilon_{2} — обычно равняется \Delta\alpha + \Delta\beta , но может включать в себя только \Delta\beta в наихудшем случае.
Время остановки t2 для прессов группы 1 определяют, как описано ниже:
a) измеряют время ta при условиях, указанных в B.2.1 и B.2.2.
Примечание - Время остановки t2 можно определять только для отдельных прессов;
b) затем добавляют к ta время tc, соответствующее \epsilon_{3} , и tb, соответствующее \epsilon_{2} (т.е. время перепада давления плюс запас надежности монитора тормоза) (см. рисунки D.3 и D.4).
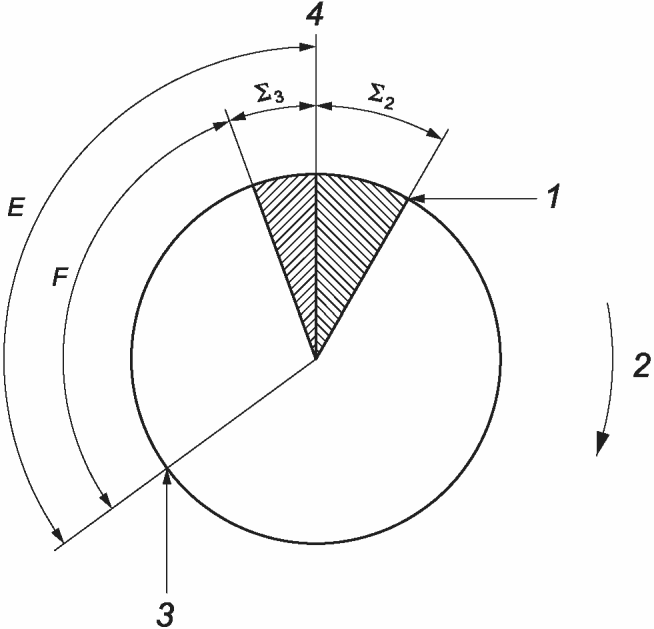
1 — контроль эффективности остановки; 2 — направление вращения; 3 — сигнал остановки; 4 — TDC; E — угол при рабочем давлении; F — угол при минимальном давлении
Рисунок D.3 — Положение остановки по отношению ко времени перепада давления tc и запасу надежности контроля эффективности остановки tb
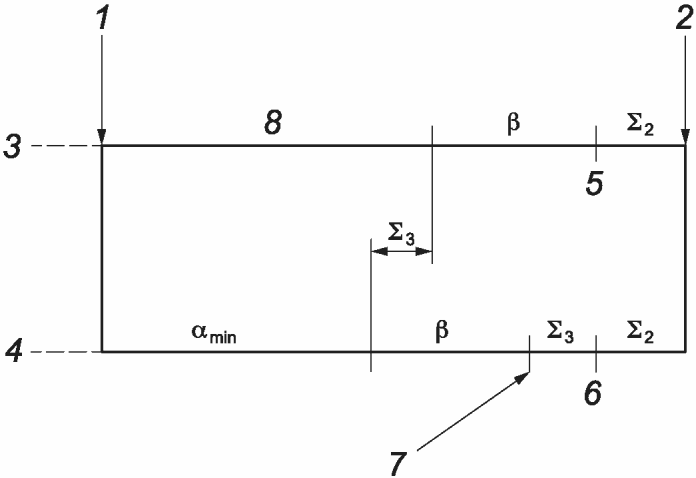
1 — сигнал остановки; 2 — контроль эффективности остановки; 3 — рабочее давление; 4 — минимальное давление; 5 — TDC; 6 — BDC; 7 — точка остановки при минимальном давлении; 8 — \alpha при рабочем давлении
Рисунок D.4 — Диаграмма последовательности остановки
На рисунках D.3 и D.4 видно, что при фиксированном сигнале остановки и положении контроля эффективности остановки (перебега) углы между этими двумя точками постоянны, хотя величина частичных углов может меняться.
На рисунке D.3 E представляет собой угол остановки, получаемый при нормальном рабочем пневматическом давлении, когда положение кулачков отрегулировано таким образом, чтобы усредненное положение остановки было как можно ближе к TDC, а F — новое усредненное положение остановки, получаемое при той же настройке положения поворотных кулачков, но при минимальном пневматическом давлении, определяемом настройкой реле контроля давления.
На рисунке D.4 показано, что при минимальном давлении в приводе ползуна угол торможения меньше, чем при нормальном рабочем давлении, так как воздух при меньшем давлении выходит быстрее. Если тормоз ослабевает при работе с минимальным давлением, время остановки t2 может быть превышено, хотя угол контроля эффективности остановки (перебега) не был превышен. Это происходит потому, что коленчатый вал вращается на полной скорости в течение \alpha (угол срабатывания), но в среднем на половине скорости в течение \beta (угол механического торможения).
Теоретически tc можно измерить напрямую (ta при рабочем давлении минус ta при минимальном давлении равняется tc как время перепада давления), но более практичный способ — это измерение \epsilon_{3} вручную и преобразование его в tc по формуле
t_{c} = \frac{\epsilon_{3}}{\omega} = \frac{\epsilon_{3}}{6n_{max}} . (D.1)
При этом предполагается свободное вращение коленчатого вала со следующими значениями, где \epsilon_{3} измеряется в градусах, nmax — в ходах в минуту (максимальная скорость хода).
Запас надежности контроля эффективности остановки (перебега) \epsilon_{2} преобразуется во время tb по формуле
t_{b} = \frac{2\epsilon_{2}}{\omega} = \frac{\epsilon_{2}}{3n_{max}} max. (D.2)
При этом предполагается вращение коленчатого вала при торможении со следующими значениями, где \epsilon_{2} измеряется в градусах, nmax — в ходах в минуту (максимальная скорость хода);
c) возможные дополнения к неопределенности метода изменения учитывают с помощью \Delta t ;
d) время остановки t2, используемое для вычисления минимального расстояния для прессов группы 1, вычисляется по формуле
t_{2} = t_{a} + t_{b} + t_{c} + \Delta t. (D.3)
СВЕДЕНИЯ О СООТВЕТСТВИИ ССЫЛОЧНЫХ МЕЖДУНАРОДНЫХ СТАНДАРТОВ НАЦИОНАЛЬНЫМ И МЕЖГОСУДАРСТВЕННЫМ СТАНДАРТАМ
| Обозначение ссылочного международного стандарта | Степень соответствия | Обозначение и наименование соответствующего национального, межгосударственного стандарта |
| ISO 12100:2010 | IDT | ГОСТ ISO 12100-2013 «Безопасность машин. Основные принципы конструирования. Оценки риска и снижения риска» |
| ISO 13849-1:2015 | IDT | ГОСТ ISO 13849-1-2014 «Безопасность оборудования. Элементы систем управления, связанные с безопасностью. Часть 1. Общие принципы конструирования» |
| ISO 13849-2:2012 | - | <*> |
| ISO 13855:2010 | - | <*> |
| ISO 16092-1:2017 | - | <*> |
| ISO 16092-3:2017 | - | <*> |
| IEC 60204-1:2016 | - | <*>, <1> |
| IEC 61800-5-1:2007+A1:2016 | - | <*> |
| IEC 61800-5-2:2016 | - | <*>, <2> |
| <*> Соответствующий национальный стандарт отсутствует. До его принятия рекомендуется использовать перевод на русский язык данного международного стандарта. Примечание — В настоящей таблице использовано следующее условное обозначение степени соответствия стандартов: - IDT — идентичные стандарты. | ||
<1> Действует ГОСТ Р МЭК 60204-1-2007 «Безопасность машин. Электрооборудование машин и механизмов. Часть 1. Общие требования», идентичный IEC 60204-1:2005.
<2> Действует ГОСТ Р МЭК 61800-5-2-2015 «Системы силовых электроприводов с регулируемой скоростью. Часть 5-2. Требования функциональной безопасности», идентичный IEC 61800-5-2:2007.
БИБЛИОГРАФИЯ
| УДК 621.77:006.354 | ОКС 25.080.01 |
| Ключевые слова: станки, прессы, требования безопасности | |