---
title: "\"ГОСТ Р ИСО 15765-1-2014. Национальный стандарт Российской Федерации. Транспорт дорожный. Передача диагностических сообщений по локальной сети контроллера (DoCAN). Часть 1. Общая информация и описание случаев использования\""
number: "ГОСТ Р ИСО 15765-1-2014"
issuer: "Федеральное агентство по техническому регулированию и метрологии"
status: действует
canonical: "https://bukva.ai/docs/standart-gost-r-iso-15765-1-2014"
---
## "ГОСТ Р ИСО 15765-1-2014. Национальный стандарт Российской Федерации. Транспорт дорожный. Передача диагностических сообщений по локальной сети контроллера (DoCAN). Часть 1. Общая информация и описание случаев использования"
# "ГОСТ Р ИСО 15765-1-2014. Национальный стандарт Российской Федерации. Транспорт дорожный. Передача диагностических сообщений по локальной сети контроллера (DoCAN). Часть 1. Общая информация и описание случаев использования"
(утв. и введен в действие Приказом Росстандарта от 30.09.2014 N 1238-ст)
> [!IMPORTANT]
> Документ [введен](#p100012) в действие с 01.06.2015.
Утвержден и введен в действие
Приказом Федерального
агентства по техническому
регулированию и метрологии
**от 30 сентября 2014 г. N 1238-ст**
**НАЦИОНАЛЬНЫЙ СТАНДАРТ РОССИЙСКОЙ ФЕДЕРАЦИИ**
**ТРАНСПОРТ ДОРОЖНЫЙ**
**ПЕРЕДАЧА ДИАГНОСТИЧЕСКИХ СООБЩЕНИЙ**
**ПО ЛОКАЛЬНОЙ СЕТИ КОНТРОЛЛЕРА (DoCAN)**
**ЧАСТЬ 1**
**ОБЩАЯ ИНФОРМАЦИЯ И ОПИСАНИЕ СЛУЧАЕВ ИСПОЛЬЗОВАНИЯ**
**Road vehicles. Diagnostic communication over Controller Area**
**Network (DoCAN). Part 1. General information**
**and use case definition**
**ISO 15765-1:2011**
**Road vehicles - Diagnostic communication over Controller**
**Area Network (DoCAN) - Part 1: General information**
**and use case definition**
**(IDT)**
ГОСТ Р ИСО 15765-1-2014
ОКС 43.040.15
Дата введения
1 июня 2015 года
### Предисловие
### Сведения о стандарте
1 ПОДГОТОВЛЕН Федеральным государственным бюджетным образовательным учреждением высшего профессионального образования "Московский автомобильно-дорожный государственный технический университет" (МАДИ)
2 ВНЕСЕН Техническим комитетом по стандартизации ТК 57 "Интеллектуальные транспортные системы"
3 УТВЕРЖДЕН И ВВЕДЕН В ДЕЙСТВИЕ Приказом Федерального агентства по техническому регулированию и метрологии от 30 сентября 2014 г. N 1238-ст
4 Настоящий стандарт идентичен международному стандарту ИСО 15765-1:2011 "Транспорт дорожный. Передача диагностических сообщений по локальной сети контроллера (DoCAN). Часть 1. Общая информация и описание случаев использования" (ISO 15765-1:2011 "Road vehicles - Diagnostic communication over Controller Area Network (DoCAN) - Part 1: General information and use case definition")
При применении настоящего стандарта рекомендуется использовать вместо ссылочного международного стандарта соответствующий ему национальный стандарт, сведения о котором приведены в дополнительном [приложении ДА](#p100173)
5 ВВЕДЕН ВПЕРВЫЕ
Правила применения настоящего стандарта установлены в ГОСТ Р 1.0-2012 (раздел 8). Информация об изменениях к настоящему стандарту публикуется в ежегодном (по состоянию на 1 января текущего года) информационном указателе "Национальные стандарты", а официальный текст изменений и поправок - в ежемесячном информационном указателе "Национальные стандарты". В случае пересмотра (замены) или отмены настоящего стандарта соответствующее уведомление будет опубликовано в ближайшем выпуске информационного указателя "Национальные стандарты". Соответствующая информация, уведомление и тексты размещаются также в информационной системе общего пользования - на официальном сайте Федерального агентства по техническому регулированию и метрологии в сети Интернет (gost.ru)
### Введение
Стандарт ИСО 15765-1:2011 был подготовлен техническим комитетом ИСО/ТК 22 "Дорожный транспорт", подкомитет ПК 3 "Электрическое и электронное оборудование" (ISO/TC 22, Road vehicles, Subcommittee SC 3, Electrical and electronic equipment).
Настоящий стандарт содержит описание связи, соответствующее стандартам OBD [on-board diagnostics (OBD)], между системой бортовой диагностики (OBD) транспортного средства и подключенным внешним диагностическим оборудованием.
Стандарт разработан для реализации диагностических сервисов систем, связанных с выбросами, описанных в ИСО 15031-5.
Чтобы добиться этого, стандарт основан на базовой эталонной модели взаимосвязи открытых систем [Open Systems Interconnection (OSI) [<*>](#p100028) model] (ИСО/МЭК 7498-1, ИСО/МЭК 10731), состоящей из 7 уровней, структурная схема которой представлена в [таблице 1](#p100030).
---
<*> На территории Российской Федерации используется сокращение ВОС.
Спецификации расширенных и стандартизованных диагностических
сервисов бортовой диагностики (OBD), применимых к уровням
модели ВОС
| Применимость | 7 уровней модели ВОС | Расширенные диагностические сервисы автопроизводителя | Стандартизованные диагностические сервисы бортовой диагностики | Стандартизованные диагностические сервисы всемирно гармонизированной бортовой диагностики |
| 7 уровней модели ВОС (ИСО/МЭК 7498-1 и ИСО/МЭК 10731) | Прикладной (уровень 7) | ИСО 14229-1, ИСО 14229-3 | ИСО 15031-5 | ИСО 27145-3, ИСО 14229-1 |
| Уровень представления (уровень 6) | Определяется автопроизводителем | ИСО 15031-2,
ИСО 15031-5,
ИСО 15031-6,
SAE J1930-DA, SAE J1979-DA, SAE J2012-DA | ИСО 27145-2, SAE 1930-DA, SAE J1979-DA, SAE J2012-DA; SAE J1939:2011, приложение C (SPN); SAE J1939-73:2010, приложение A (FMI) |
| Сеансовый (уровень 5) | ИСО 14229-2 |
| Транспортный (уровень 4) | ИСО 15765-2 | ИСО 15765-2 | ИСО 15765-4 | ИСО 15765-4, ИСО 15765-2 | ИСО 27145-4 |
| Сетевой (уровень 3) |
| Канальный (уровень 2) | ИСО 11898-1,
ИСО 11898-2,
ИСО 11898-3,
ИСО 11898-5, или определяемый пользователем | ИСО 11898-1, ИСО 11898-2 | ИСО 15765-4, ИСО 11898-1, ИСО 11898-2 |
| Физический (уровень 1) |
Сервисы прикладного уровня, описываемые в стандарте ИСО 14229-3, были определены на основании диагностических сервисов, принятых в стандартах ИСО 14229-1 и ИСО 15031-5, но не ограничиваются использованием только с ними. Стандарт ИСО 14229-3 также совместим с большинством диагностических сервисов, определяемых национальными стандартами или спецификациями автопроизводителей.
Сервисы транспортного и сетевого уровней, описываемые данной частью стандарта, не зависят от реализации физического уровня, в свою очередь физический уровень определяется только стандартами OBD.
Для других областей применения настоящий стандарт может быть использован с любой реализацией физического уровня шины CAN.
### 1 Область применения
Настоящий стандарт описывает общую структуру, принцип разделения и связи между различными частями стандарта ИСО 15765. Также определяет архитектуру диагностической сети. Определения, данные в этой части стандарта ИСО 15765, являются общими для всех диагностических сетей и используются во всех частях ИСО 15765.
Протокол диагностической связи по локальной сети контроллеров (DoCAN) поддерживает стандартизованный базовый интерфейс, описанный в ИСО 14229-2.
### 2 Нормативные ссылки
В настоящем стандарте использована нормативная ссылка на следующий стандарт:
ИСО/МЭК 7498-1 Информационные технологии. Взаимодействие открытых систем. Базовая эталонная модель. Часть 1. Базовая модель (ISO/IEC 7498-1 Information technology - Open Systems Interconnection - Basic reference model - Part 1: The basic model)
### 3 Термины, определения и сокращения
3.1 В настоящем стандарте используются термины и определения, соответствующие ИСО/МЭК 7498-1.
#### 3.2 В стандарте применены следующие сокращения:
CAN - локальная сеть контроллеров (шина передачи данных CAN);
DoCAN - диагностическая связь по локальной сети контроллеров;
ECU [<*>](#p100079) - электронный блок управления;
FMI - идентификатор вида отказа;
OBD - бортовая диагностика;
SPN - номер сомнительного параметра;
WWH-OBD - всемирно гармонизированная бортовая диагностика.
---
<*> На территории Российской Федерации используется сокращение ЭБУ.
### 4 Международные соглашения
Настоящий стандарт, применительно к вопросам диагностических сервисов модели ВОС, основывается на Международном Соглашении ИСО/МЭК 10731.
### 5 Описание стандартов ИСО 15765
#### 5.1 Общие вопросы
Стандарты ИСО 15765 применяют к системам диагностики автомобиля, построенным на сети передачи данных CAN в соответствии с ИСО 11898, и определяет общие требования.
Несмотря на то, что ИСО 15765 изначально предназначался для диагностических систем, он был разработан таким образом, чтобы соответствовать требованиям других систем, построенных на технологии CAN и нуждающихся в протоколе сетевого уровня.
#### 5.2 Модель взаимосвязи открытых систем (ВОС)
ИСО 15765 основан на базовой эталонной модели взаимосвязи открытых систем (ВОС), описанной в ИСО/МЭК 7498-1 и состоящей из 7 уровней представления.
Все части ИСО 15765 руководствуются ИСО/МЭК 10731 в части применимости к диагностическим сервисам.
Целью данного подраздела является описание модели ВОС и демонстрация того, как она была использована в этой и остальных частях ИСО 15765.
Модель ВОС структурно разделяет процесс передачи данных на семь следующих уровней (сверху вниз): прикладной уровень (уровень 7), уровень представления (уровень 6), сеансовый уровень (уровень 5), транспортный уровень (уровень 4), сетевой уровень (уровень 3), канальный уровень (уровень 2) и физический уровень (уровень 1).
Эти уровни используются в ИСО 15765, который описывает прикладной, сеансовый, транспортный, сетевой, канальный и физический уровни для диагностической связи по локальной сети контроллеров.
Цель каждого уровня заключается в предоставлении сервисов более высокому уровню. Прикладной уровень предоставляет сервисы диагностическому приложению. Активные части каждого уровня, реализованные в программном обеспечении, аппаратном средстве или любой комбинации программного и аппаратного обеспечения, называются логическими объектами уровня. В модели ВОС коммуникации осуществляются между логическими объектами одинаковых уровней разных узлов сети. Такие взаимодействующие логические объекты одинаковых уровней называются равноправными.
Сервисы, предоставляемые уровнем, доступны на пункте доступа к сервисам [Service Access Point (SAP)] данного уровня и могут быть использованы более высоким уровнем.
ИСО 15765 описывает сервисы, предоставляемые одним уровнем следующему, более высокому, и протокол, используемый уровнем для отправки сообщений между равноправными логическими объектами одного уровня. Причина этого разделения заключается в том, чтобы сделать сервисы, особенно сервисы прикладного и транспортного уровней, доступными для многократного использования в CAN и других типах сетей. Таким образом, протокол является скрытым для пользователя сервиса, но его можно изменить, если к этому имеются специальные требования.
На [рисунке 1](#p100097) показаны наиболее применимые реализации приложений с использованием протокола диагностической связи по локальной сети контроллеров.
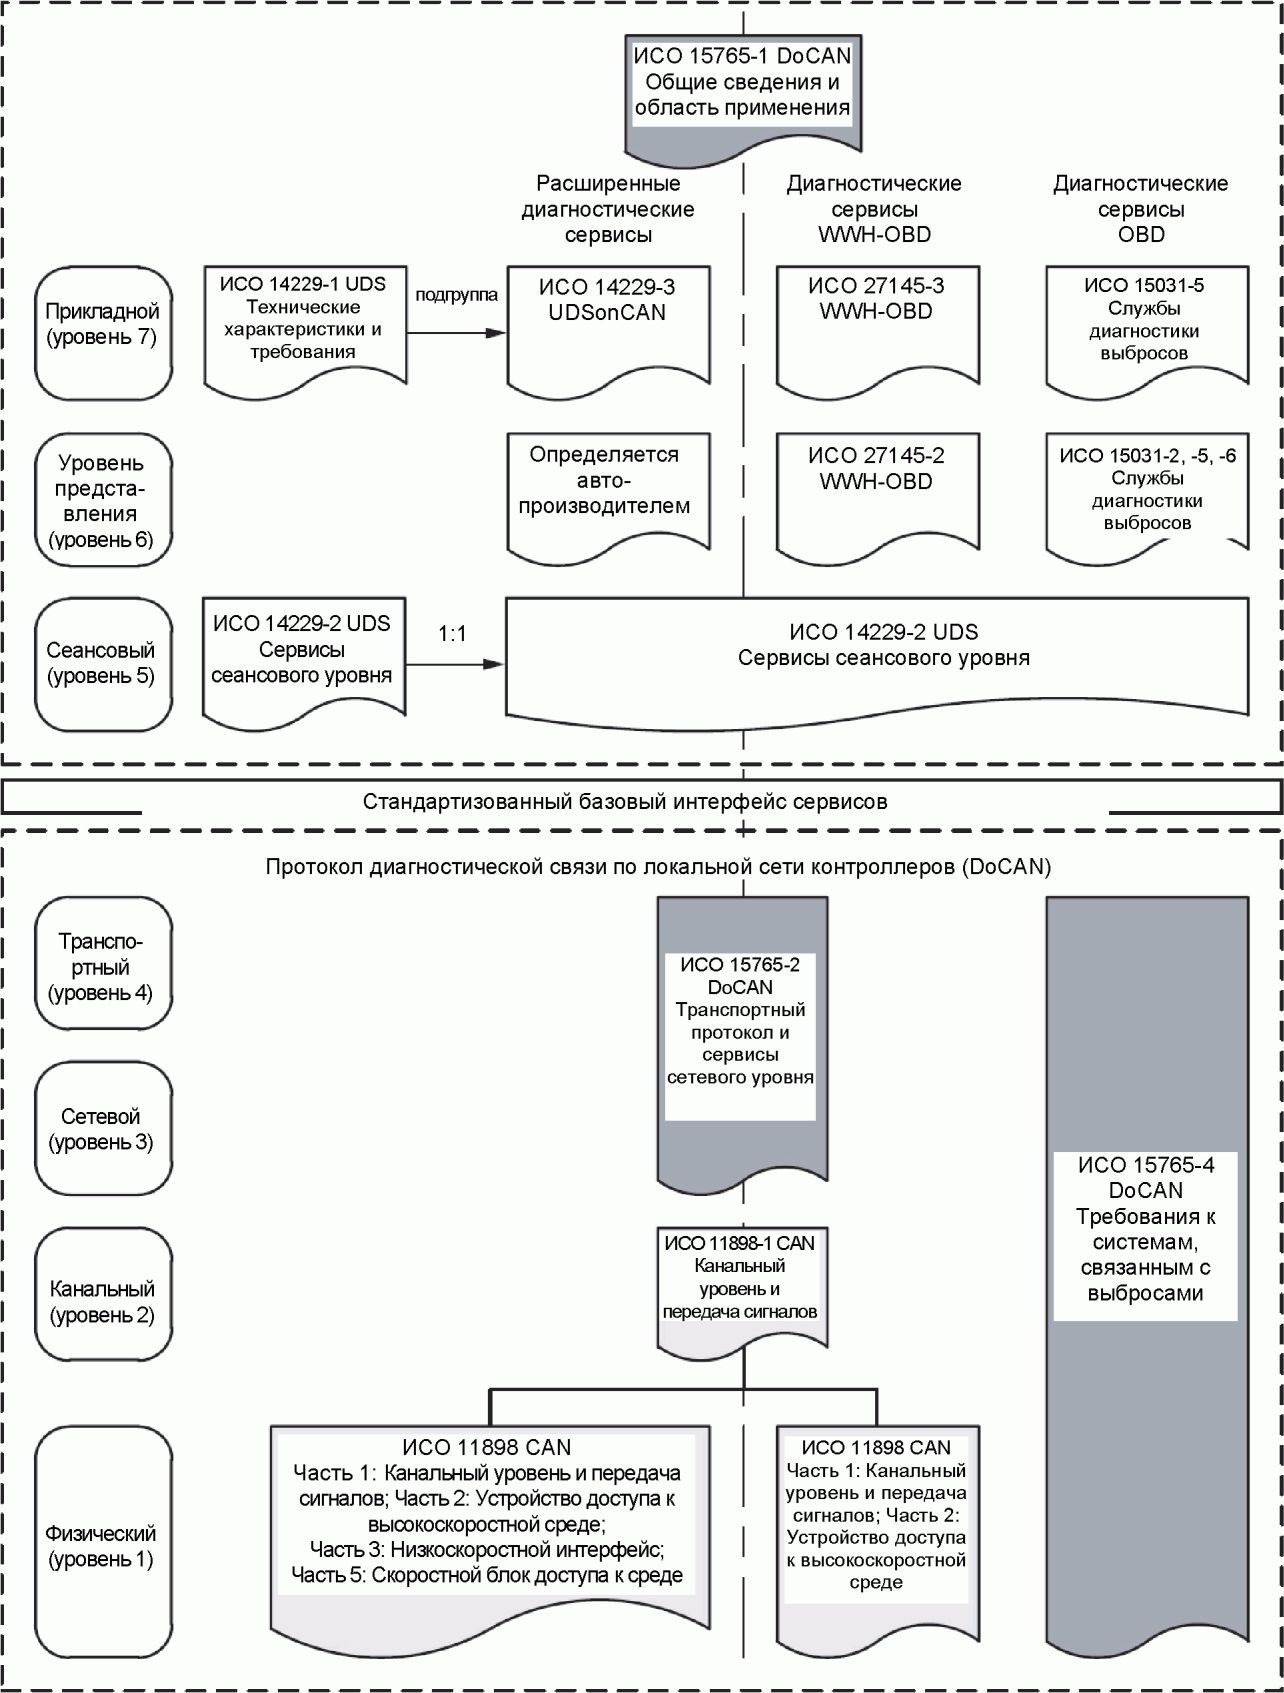
Рисунок 1 - Представление диагностической связи по локальной
сети контроллеров на основании модели ВОС
### 6 Архитектура диагностической сети
#### 6.1 Диагностическая сеть
Принципиально диагностическая сеть состоит из "клиентов" и "серверов", которые могут взаимодействовать друг с другом.
Диагностическая сеть может изменяться от простого прямого соединения между "клиентом" и "сервером" до сложной распределенной сетевой архитектуры с несколькими физическими подсетями, соединенными диагностическими шлюзами.
#### 6.2 Диагностическая подсеть
Все "клиенты" и "серверы" подсети подключены к одной физической линии связи.
В стандарте ИСО 15765 все "клиенты" и "серверы" подсети подключены к одной физической сети передачи данных CAN и имеют возможность обмениваться информацией друг с другом напрямую.
#### 6.3 Диагностический шлюз
Диагностический шлюз является узлом сети, который физически подключен к двум (или более) подсетям и имеет возможность передавать диагностические сообщения между подсетями.
Подключение отдельных подсетей через диагностические шлюзы увеличивает архитектуру диагностической сети.
### 7 Принципы диагностической связи по локальной сети контроллеров (DoCAN) и обзор вариантов использования
#### 7.1 Описание
Варианты использования протокола диагностической связи по локальной сети контроллеров следуют исходя из применения диагностической связи в следующих случаях:
- проектирование ECU транспортных средств (разработка);
- изготовление ECU транспортных средств (завод по производству, сборочная линия);
- обслуживание транспортных средств (дилерство, послепродажная ремонтная мастерская);
- законодательно установленные проверки (контроль выбросов, проверка безопасности).
*Примечание* - В стандарте ИСО 15765 внимание акцентируется только на положениях протокола связи, необходимых для поддержки отмеченных выше случаев использования. В настоящем стандарте не конкретизируется содержание передаваемых данных, скорость обновления сигнала, доступность сигнала и т.д.
#### 7.2 Группы вариантов использования диагностической связи по локальной сети контроллеров (DoCAN)
В [таблице 2](#p100119) приводится обзор основных вариантов использования диагностической связи по локальной сети контроллеров DoCAN, которые применимы к системам, поддерживающим одноименный протокол. Каждый вариант использования DoCAN может иметь одну или несколько формулировок.
Основные группы вариантов использования DoCAN
| Название | Краткое описание |
| --- | --- |
| 1 Проверка транспортного средства и ремонт | В данном случае требуется, чтобы все данные, необходимые для проведения испытания проверки/обслуживания, равно как и ремонта, были доступны для передачи через сеть CAN транспортного средства. Данные с сети транспортного средства могут быть быстро получены без требования установки соединения и/или установления безопасной связи (авторизации) |
| 2 Перепрограммирование ECU транспортного средства | В данном случае требуется, чтобы сеть CAN транспортного средства обеспечивала возможность программирования ECU транспортного средства для обновления программного обеспечения или калибровок ECU. Требуется установление безопасного соединения (авторизации) |
| 3 Проверка ECU транспортного средства и ремонт на линии сборки | В данном случае требуется, чтобы все данные, необходимые для проведения проверки ECU на сборочной линии, равно как и ремонта, были доступны для передачи через сеть CAN транспортного средства. Данные с сети транспортного средства могут быть быстро получены без требования установки соединения и/или установления безопасной связи (авторизации) |
**Из соображений безопасности, некоторые варианты использования и сценарии взаимодействия могут быть отклонены ECU транспортного средства в зависимости от внешних условий (например, во время вождения) или же могут требовать обеспечения дополнительных мер безопасности.**
### 8 Определение вариантов использования диагностической связи по локальной сети контроллеров (DoCAN)
#### 8.1 Вариант использования 1 - Проверка транспортного средства и ремонт
В [таблице 3](#p100133) рассматривается вариант использования DoCAN с внешним запуском проверки системы, распознаванием готовности транспортного средства к обмену данными и выполнением диагностического поиска неисправностей в рамках выполняемого ремонта.
Вариант 1. Проверка транспортного средства и ремонт
| Исполнители | Станции технического контроля, обслуживания и ремонта транспортных средств, инспектирующие организации |
| --- | --- |
| Задачи | Данные должны передаваться надежно и в той последовательности, в которой были запрошены внешним диагностическим оборудованием, которое в свою очередь должно определять готовность транспортного средства к обмену данными в процессе диагностики или ремонта. Данные с сети транспортного средства могут быть быстро получены без требования установки соединения и/или установления безопасной связи (авторизации) |
| Вход | Один или множественные запросы с внешнего диагностического оборудования в сеть передачи данных CAN транспортного средства |
| Выход | Одно или множественные ответные сообщения от транспортного средства, включающие данные, позволяющие распознать готовность транспортного средства к связи или к проведению диагностического поиска неисправностей |
| Краткое описание | В данном случае внешнее диагностическое оборудование обычно подключается к транспортному средству и считается, что время проведения сеанса связи не является критически важным (в пределах стандартных временных требований). Это внешнее диагностическое оборудование может запрашивать данные с транспортного средства, которые в свою очередь могут определить готовность транспортного средства к связи или к проведению диагностического поиска неисправностей в рамках выполняемого ремонта |
#### 8.2 Вариант использования 2 - Перепрограммирование электронного блока управления транспортного средства
В [таблице 4](#p100147) рассматривается вариант использования DoCAN для осуществления перепрограммирования ECU транспортного средства с внешнего устройства в условиях сборочного завода автопроизводителя или ремонтной мастерской.
Вариант 2. Перепрограммирование ECU транспортного средства
| Исполнители | Разработчики и производители транспортных средств, ремонтные мастерские |
| --- | --- |
| Задачи | Обеспечить эффективный и безопасный механизм передачи данных между внешним устройством программирования и ECU транспортного средства. Это также означает, что протокол связи должен обеспечивать эффективное использование шлюза (например, для разделения и последующей сборки данных) |
| Вход | Предопределенная последовательность сообщений и обмен данными между внешним устройством программирования и ECU транспортного средства. Для внешнего устройства программирования должны быть доступны коды активации, необходимые для разблокирования защищенных ECU транспортных средств |
| Выход | Заключительное сообщение об успешном выполнении программирования ECU транспортного средства |
| Краткое описание | В данном случае предполагается обмен большим количеством данных между внешним диагностическим оборудованием и транспортным средством. Требуется установление безопасного соединения (авторизации) |
8.3 Вариант использования 3 - Проверка электронного блока управления транспортного средства и ремонт на линии сборки
В [таблице 5](#p100161) рассматривается вариант использования DoCAN с внешним диагностическим оборудованием для подготовки ECU транспортного средства к обмену данными в условиях сборочного завода автопроизводителя и выполнения, в случае необходимости, ремонта.
Вариант 3. Проверка ECU транспортного средства и ремонт
на линии сборки
| Исполнители | Производители транспортных средств |
| --- | --- |
| Задачи | Данные должны передаваться надежно и в той последовательности, в которой были запрошены внешним диагностическим оборудованием, для определения того, прошло ли транспортное средство заключительную проверку на линии сборки или нет. Кроме того, должна быть возможность проведения диагностики и ремонта. Данные с сети транспортного средства могут быть быстро получены без требования установки соединения и/или установления безопасной связи (авторизации) |
| Вход | Один или множественные запросы с внешнего диагностического оборудования в сеть CAN транспортного средства |
| Выход | Одно или множественные ответные сообщения от транспортного средства, включающие данные, позволяющие распознать готовность транспортного средства к связи или к проведению диагностического поиска неисправностей |
| Краткое описание | Рассматриваемый случай идентичен варианту использования, рассмотренному в [8.1](#p100130), с тем отличаем, что относится к линии сборки автопроизводителя |
Приложение ДА
(справочное)
СВЕДЕНИЯ О СООТВЕТСТВИИ ССЫЛОЧНЫХ МЕЖДУНАРОДНЫХ СТАНДАРТОВ
**ССЫЛОЧНЫМ НАЦИОНАЛЬНЫМ СТАНДАРТАМ РОССИЙСКОЙ ФЕДЕРАЦИИ**
**Таблица ДА.1**
| Обозначение ссылочного международного стандарта | Степень соответствия | Обозначение и наименование соответствующего национального стандарта |
| ИСО/МЭК 7498-1 | IDT | ГОСТ Р ИСО/МЭК 7498-1-99 "Информационная технология. Взаимосвязь открытых систем. Базовая эталонная модель. Часть 1. Базовая модель" |
Примечание - В настоящей таблице использовано следующее условное обозначение степени соответствия стандарта:
- IDT - идентичный стандарт. |
## БИБЛИОГРАФИЯ
| [1] | ISO/IEC 10731 | Information technology - Open Systems Interconnection - Basic Reference Model - Conventions for the definition of OSI services |
| --- | --- | --- |
| [2] | ISO 11898-1 | Road vehicles - Controller area network (CAN) - Part 1: Data link layer and physical signalling |
| [3] | ISO 11898-2 | Road vehicles - Controller area network (CAN) - Part 2: High-speed medium access unit |
| [4] | ISO 11898-3 | Road vehicles - Controller area network (CAN) - Part 3: Low-speed, fault-tolerant, medium-dependent interface |
| [5] | ISO 11898-5 | Road vehicles - Controller area network (CAN) - Part 5: High-speed medium access unit with low-power mode |
| [6] | ISO 14229-1 | Road vehicles - Unified diagnostic services (UDS) - Specification and requirements |
| [7] | ISO 14229-2 | Road vehicles - Unified diagnostic services (UDS) - Part 2: Session layer services |
| [8] | ISO 14229-3 | Road vehicles - Unified diagnostic services (UDS) - Part 3: Unified diagnostic services on CAN implementation (UDSonCAN) |
| [9] | ISO 14230 (all parts) | Road vehicles - Diagnostic systems - Keyword Protocol 2000 |
| [10] | ISO 15031-2 | Road vehicles - Communication between vehicle and external equipment for emissions-related diagnostics - Part 2: Guidance on terms, definitions, abbreviations and acronyms |
| [11] | ISO 15031-5 | Road vehicles - Communication between vehicle and external equipment for emissions-related diagnostics - Part 5: Emissions-related diagnostic services |
| [12] | ISO 15031-6 | Road vehicles - Communication between vehicle and external equipment for emissions-related diagnostics - Part 6: Diagnostic trouble code definitions |
| [13] | ISO 15765-2 | Road vehicles - Diagnostic communication over Controller Area Networks (DoCAN) - Part 2: Transport protocol and network layer services |
| [14] | ISO 15765-4 | Road vehicles - Diagnostic communication over Controller Area Network (DoCAN) - Part 4: Requirements for emissions-related systems |
| [15] | ISO 27145 (all parts) | Road vehicles - Implementation of World-Wide Harmonized On-Board Diagnostics (WWH-OBD) communication requirements |
| [16] | SAE J1930-DA | Digital Annex of Electical/Electronic Systems Diagnostic Terms, Definitions, Abbreviations, and Acronyms |
| [17] | SAE J1939:2011 | Serial Control and Communications Heavy Duty Vehicle Network - Top Level Document |
| [18] | SAE J1939-73: 2010 | Application Layer Diagnostics |
| [19] | SAE J1979-DA | Digital Annex of E/E Diagnostic Test Modes |
| [20] | SAE J2012-DA | Digital Annex of Diagnostic Trouble Code Definitions and Failure Type Byte Definitions |
| [21] | SAE J2178/1 | Class B data communication network messages detailed header formats and physical address assignments |
| УДК 629.054:006.354 | ОКС 43.040.15 | IDT |
| Ключевые слова: внешнее диагностическое оборудование, шина передачи данных CAN, бортовая диагностика, протокол диагностической связи |
---