ГОСТ Р ИСО 14839-1-2011. Национальный стандарт Российской Федерации. Вибрация. Вибрация машин вращательного действия с активными магнитными подшипниками. Часть 1. Термины и определения
Актуально на 02.11.2026.
Как цитировать: "ГОСТ Р ИСО 14839-1-2011. Национальный стандарт Российской Федерации. Вибрация. Вибрация машин вращательного действия с активными магнитными подшипниками. Часть 1. Термины и определения". ГОСТ Р ИСО 14839-1-2011. https://bukva.ai/docs/standart-gost-r-iso-14839-1-2011
(утв. и введен в действие Приказом Росстандарта от 09.11.2011 № 527-ст)
Примечание
Документ введен в действие с 01.09.2012.
Утвержден и введен в действие Приказом Федерального агентства
по техническому регулированию
и метрологии
от 9 ноября 2011 г. № 527-ст
С АКТИВНЫМИ МАГНИТНЫМИ ПОДШИПНИКАМИ
Vibration. Vibration of rotating machinery equipped with
active magnetic bearings. Part 1. Terms and definitions
Mechanical vibration — Vibration of rotating machinery
equipped with active magnetic bearings — Part 1: Vocabulary
(IDT)
Предисловие
Цели и принципы стандартизации в Российской Федерации установлены Федеральным законом от 27 декабря 2002 г. № 184-ФЗ «О техническом регулировании», а правила применения национальных стандартов Российской Федерации — ГОСТ Р 1.0-2004 «Стандартизация в Российской Федерации. Основные положения»
Сведения о стандарте
1 ПОДГОТОВЛЕН Автономной некоммерческой организацией «Научно-исследовательский центр контроля и диагностики технических систем» (АНО «НИЦ КД») на основе собственного аутентичного перевода на русский язык международного стандарта, указанного в пункте 4
2 ВНЕСЕН Техническим комитетом по стандартизации ТК 183 «Вибрация, удар и контроль технического состояния»
3 УТВЕРЖДЕН И ВВЕДЕН В ДЕЙСТВИЕ Приказом Федерального агентства по техническому регулированию и метрологии от 9 ноября 2011 г. № 527-ст
4 Настоящий стандарт идентичен международному стандарту ИСО 14839-1:2002 «Вибрация. Вибрация машин вращательного действия с активными магнитными подшипниками. Часть 1. Словарь» (ISO 14839-1:2002 «Mechanical vibration — Vibration of rotating machinery equipped with active magnetic bearings — Part 1: Vocabulary»).
Наименование настоящего стандарта изменено относительно наименования указанного международного стандарта для приведения в соответствие с ГОСТ Р 1.5 (пункт 3.5)
Информация об изменениях к настоящему стандарту публикуется в ежегодно издаваемом указателе «Национальные стандарты», а текст изменений и поправок — в ежемесячно издаваемых информационных указателях «Национальные стандарты». В случае пересмотра (замены) или отмены настоящего стандарта соответствующее уведомление будет опубликовано в ежемесячно издаваемом информационном указателе «Национальные стандарты». Соответствующая информация, уведомление и тексты размещаются также в информационной системе общего пользования — на официальном сайте Федерального агентства по техническому регулированию и метрологии в сети Интернет
Область применения
Настоящий стандарт устанавливает термины и определения, относящиеся к машинам вращательного действия с активными магнитными подшипниками.
Примечание — Общие термины и определения в области вибрации установлены ИСО 2041, термины и определения в области балансировки вращающихся тел — ИСО 1925.
Термины и определения
1 Общие термины
На рисунке 1 показаны условные изображения подшипников, используемых в машинах вращательного действия с активными магнитными подшипниками.
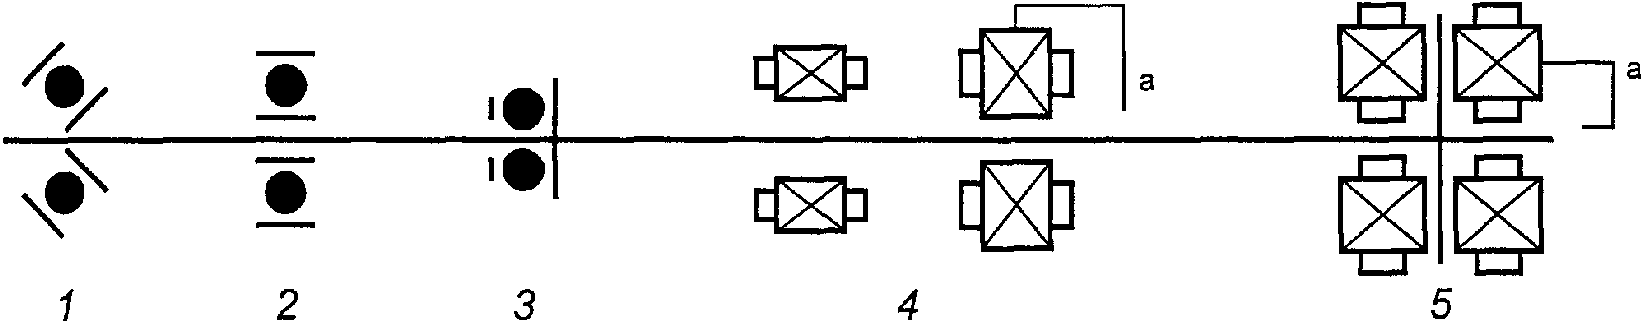
1 — радиально-упорный шариковый подшипник; 2 — шариковый
подшипник с глубоким желобом; 3 — упорный шариковый
подшипник; 4 — радиальный активный магнитный подшипник;
5 — осевой активный магнитный подшипник; a — с датчиком
перемещения
| 1.1 магнитный подшипник: Подшипник, в котором для создания левитации и динамической стабилизации ротора использованы силы притяжения или отталкивания со стороны магнитного поля | en | magnetic bearing |
| fr | palier magnétique | |
| 1.2 левитация: Подъем ротора без механического воздействия (контакта) только силами притяжения или отталкивания со стороны магнитного поля | en | levitation |
| fr | lévitation | |
| 1.3 активный магнитный подшипник (АМП): Устройство поддержания ротора без механического контакта за счет сил магнитного притяжения и использования следящей обратной связи, цепь которой, как правило, содержит датчики, электромагниты, усилители мощности, источники питания и контроллеры (см. рисунок 2) | en | active magnetic bearing; AMB |
| fr | palier magnétique actif; PMA |
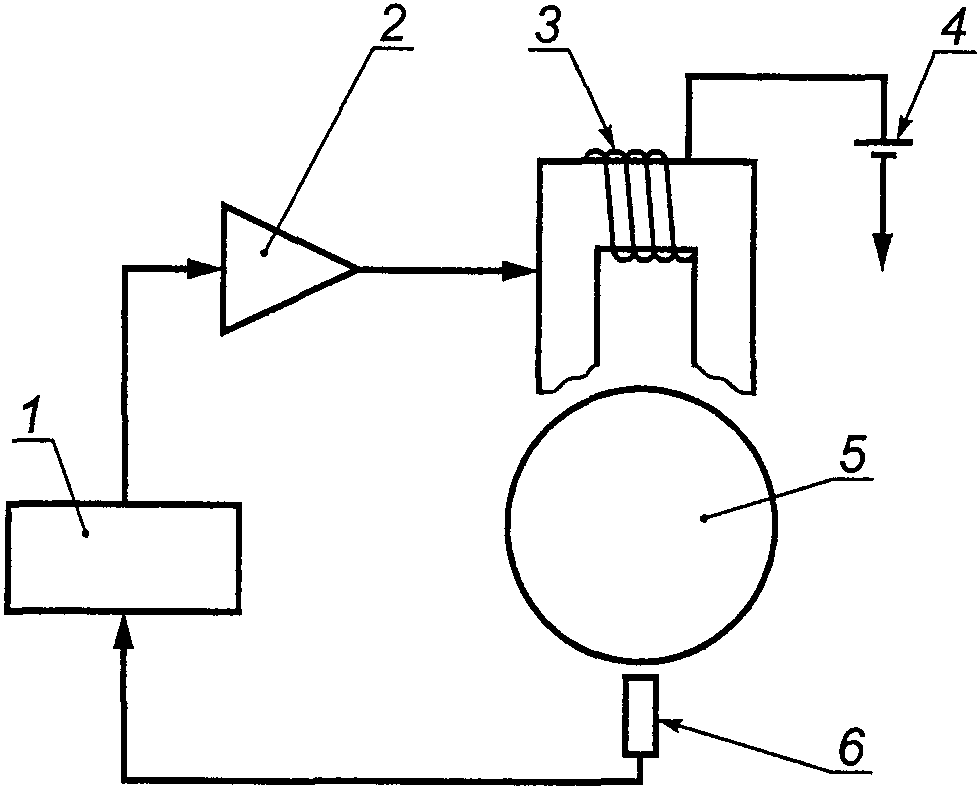
1 — контроллер; 2 — усилитель мощности; 3 — электромагнит;
4 — источник питания; 5 — ротор; 6 — датчик перемещения
Рисунок 2 — Принципиальная схема активного магнитного
подшипника
| 1.4 пассивный магнитный подшипник: Устройство поддержания ротора без механического контакта за счет сил магнитного поля без использования управления с обратной связью. Примеры — Подшипник с постоянными магнитами (ППМ), сверхпроводниковый магнитный подшипник (СМП) | en | passive magnetic bearing |
| fr | palier magnétique passif | |
| 1.5 подшипник с постоянными магнитами (ППМ): Пассивный магнитный подшипник, в котором использованы одна или несколько пар постоянных магнитов | en | permanent magnetic bearing; PMB |
| fr | palier magnétique permanent; PMP | |
| 1.6 сверхпроводниковый магнитный подшипник (СМП): Пассивный магнитный подшипник, использующий в своей конструкции пару сверхпроводников (высокотемпературных) и постоянные магниты, в котором стабильность положения ротора обеспечивается силами пиннинга (силами притяжения и отталкивания) | en | super-conducting magnetic bearing; SMB |
| fr | palier magnétique supraconducteur; PMS | |
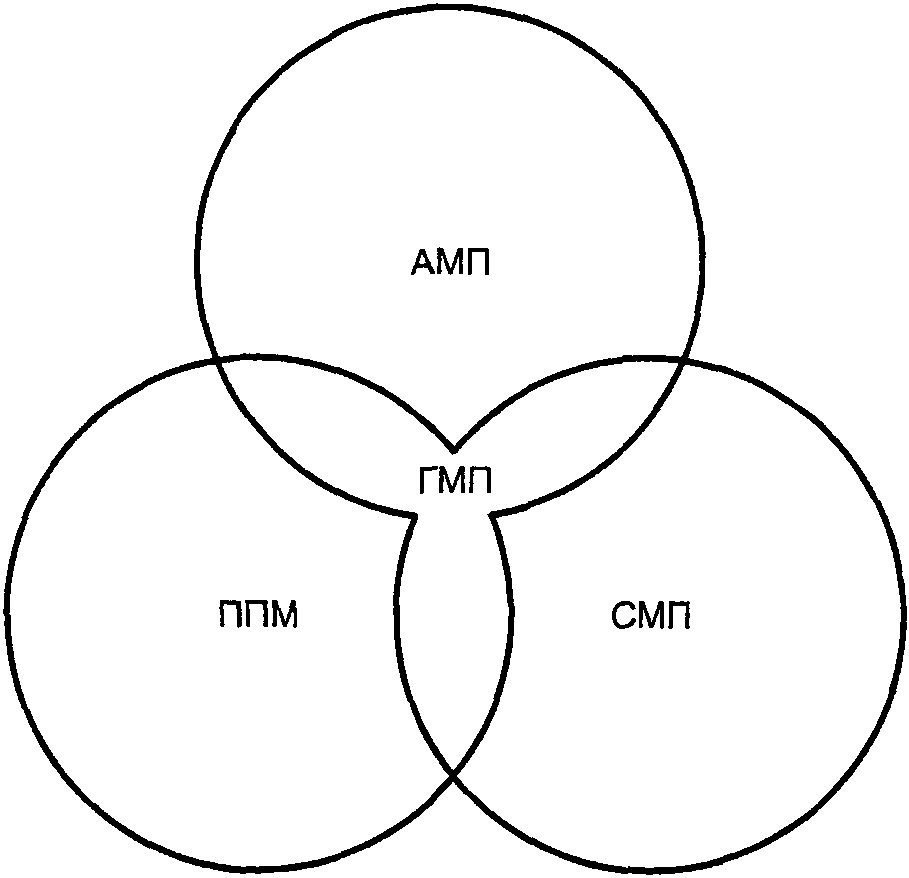
| 1.7 гибридный магнитный подшипник (ГМП): Подшипник, сочетающий в себе конструкции активного и пассивного магнитных подшипников (см. рисунок 3) | en | hybrid magnetic bearing; HMB |
| fr | palier magnétique hybride; PMH |
| 1.8 АМП на основе постоянных магнитов: Активный магнитный подшипник, в котором номинальный (ненулевой) магнитный поток в зазоре АМП (магнитное смещение) обеспечивается с помощью одного или нескольких постоянных магнитов | en | permanent-magnet-based AMB |
| fr | PMA \text{а} aimants permanents | |
| 1.9 радиальный магнитный подшипник: Магнитный подшипник, в котором левитация ротора обеспечивается за счет противодействия магнитной силы силе тяжести и/или возмущающим силам (например, гидравлической или обусловленной дисбалансом ротора) в радиальном направлении (см. рисунок 4) | en | radial magnetic bearing |
| fr | palier magnétique radial |
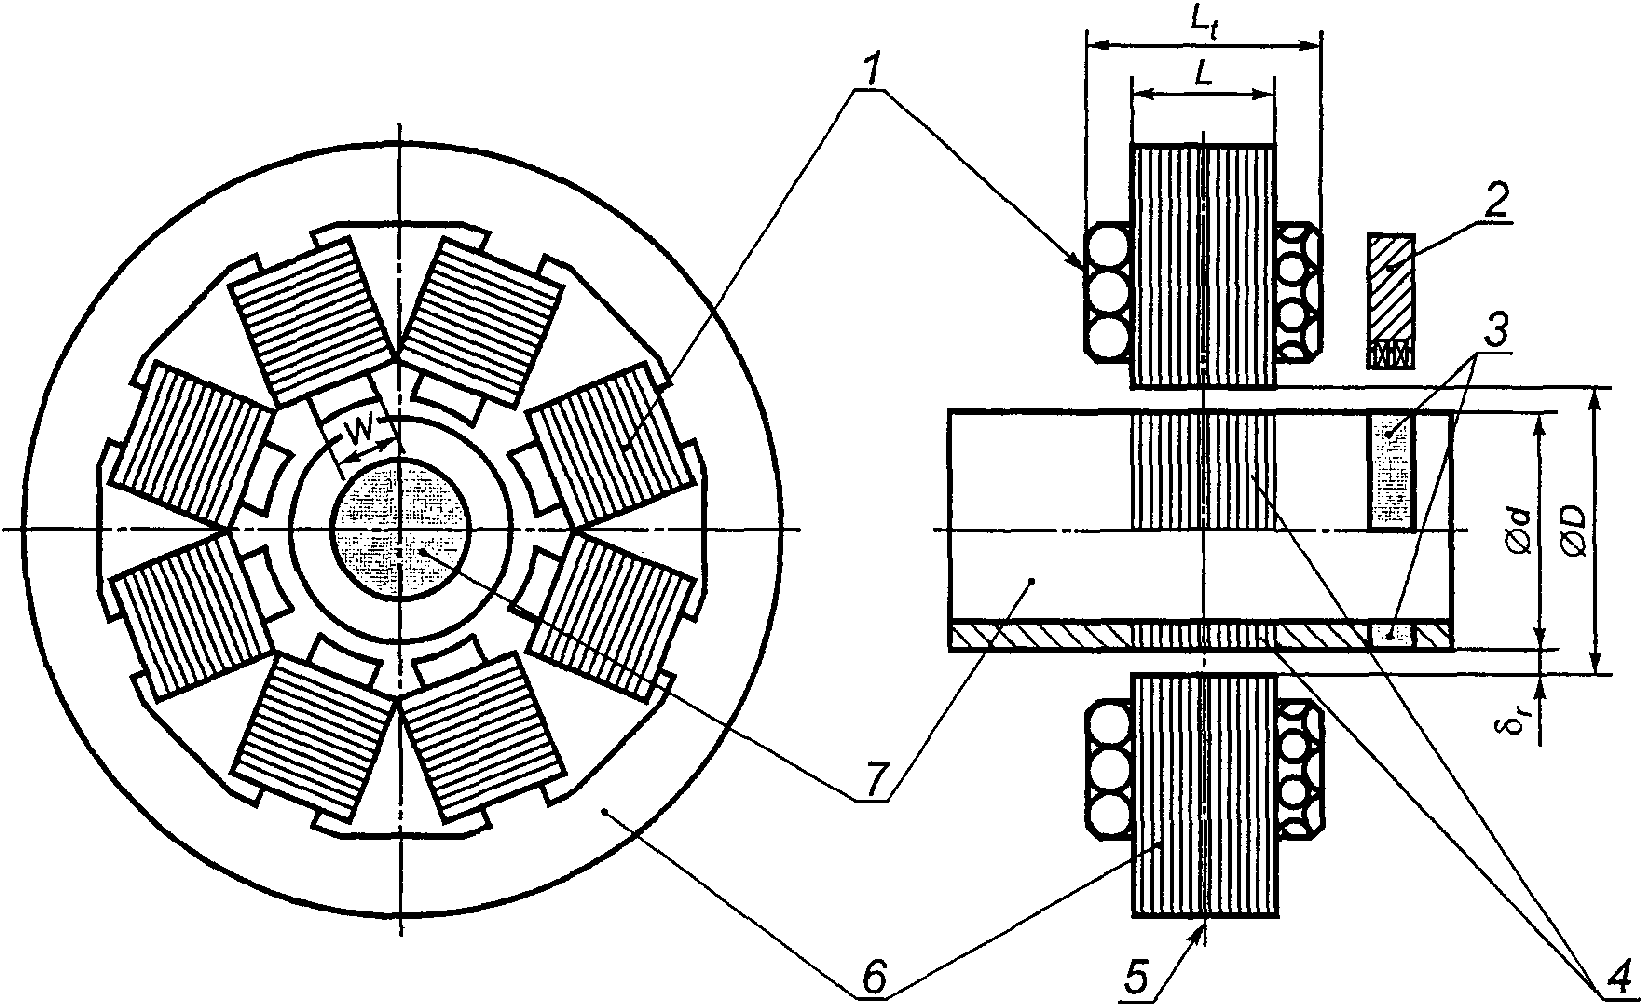
1 — катушка управления; 2 — датчик перемещения в радиальном
направлении; 3 — измерительная поверхность для датчика;
4 — сердечник ротора; 5 — ось полюса статора; 6 — сердечник
статора; 7 — вал; D — внутренний диаметр сердечника статора; d — внешний диаметр сердечника ротора; \delta_{r} — номинальный
воздушный зазор, \delta_{r} = (D - d)2 ; Lt — общая длина подшипника
(включая обмотку электромагнита); L — эффективная длина
подшипника; W — ширина полюса; Ar — площадь полюса, Ar = WL
Рисунок 4 — Радиальный АМП в сборе
| 1.10 осевой АМП: Активный магнитный подшипник, компенсирующий действие возмущающих сил (например, гидравлической или силы тяжести в случае вертикального ротора) в осевом направлении (см. рисунок 5) | en | axial AMB; thrust AMB |
| fr | PMA axial; PMA de butée |
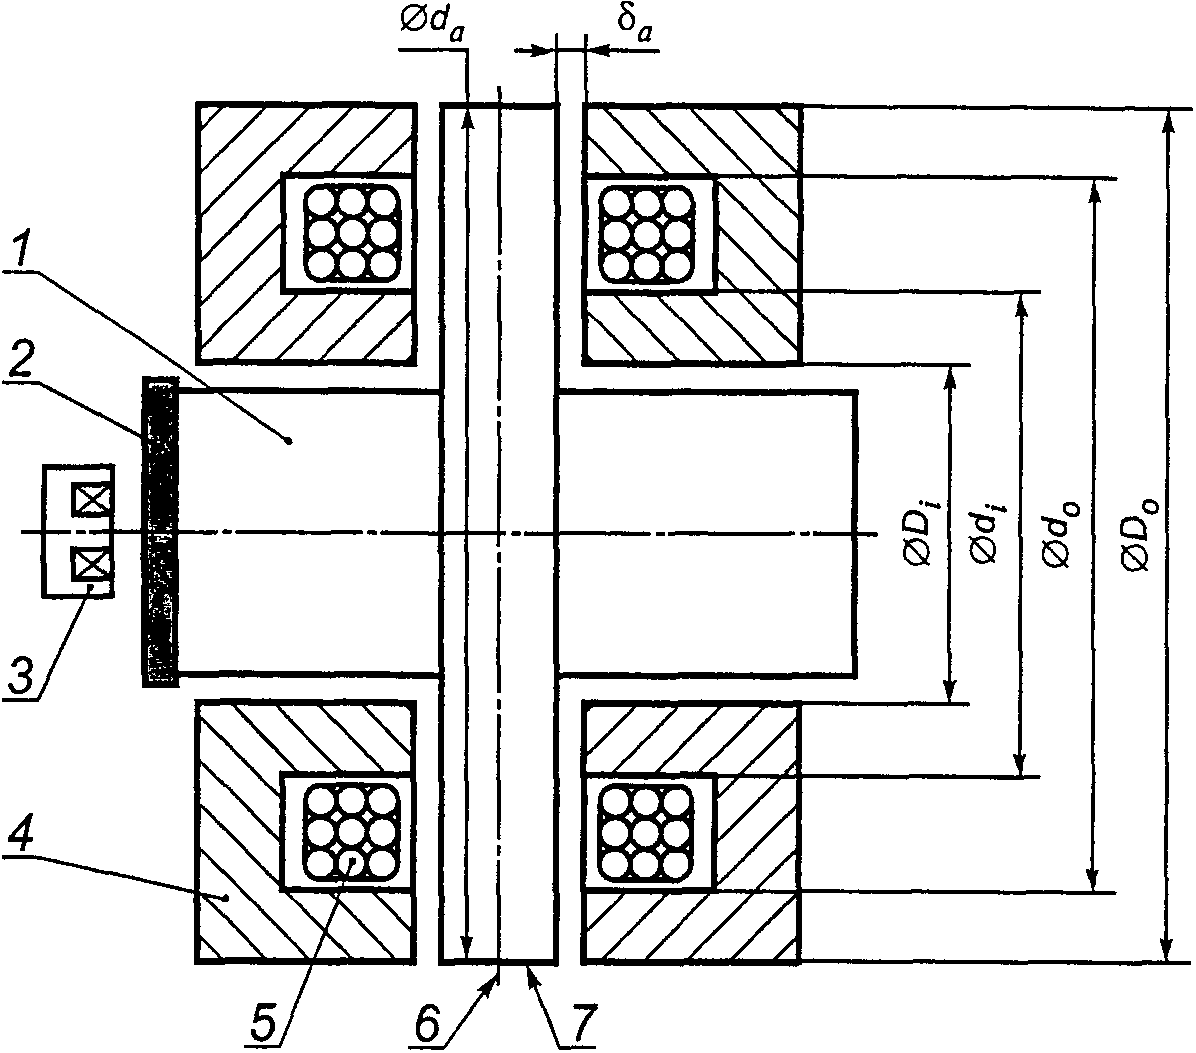
1 — ротор; 2 — измерительная поверхность для датчика;
3 — датчик перемещения в осевом направлении; 4 — сердечник
статора; 5 — катушка статора; 6 — центральная ось осевого
АМП; 7 — упорный диск ротора; da — внешний диаметр диска
ротора; Do — внешний диаметр внешнего полюса статора;
do — внутренний диаметр внешнего полюса статора;
di — внешний диаметр внутреннего полюса статора; Di — внутренний диаметр внутреннего полюса статора; \delta_{a} — номинальный воздушный зазор; Aa — площадь пары полюсов, A_{a} = \frac{\pi}{4} (D_{o}^{2} - d_{o}^{2} + d_{i}^{2} - D_{i}^{2})
Рисунок 5 — Осевой АМП в сборе
| 1.11 зазор АМП: Зазор между сердечником ротора и сердечником статора в активном магнитном подшипнике, когда положение центра цапфы ротора совпадает с положением центра статора (см. \delta_{r} на рисунке 4 для радиального АМП и \delta_{a} на рисунке 5 для осевого АМП) | en | AMB clearance |
| fr | entrefer de PMA | |
| 1.12 центр радиального АМП: Геометрический центр статора радиального подшипника (см. рисунок 6) | en | clearance centre of a radial AMB |
| fr | centre du jeu d'un PMA radial |
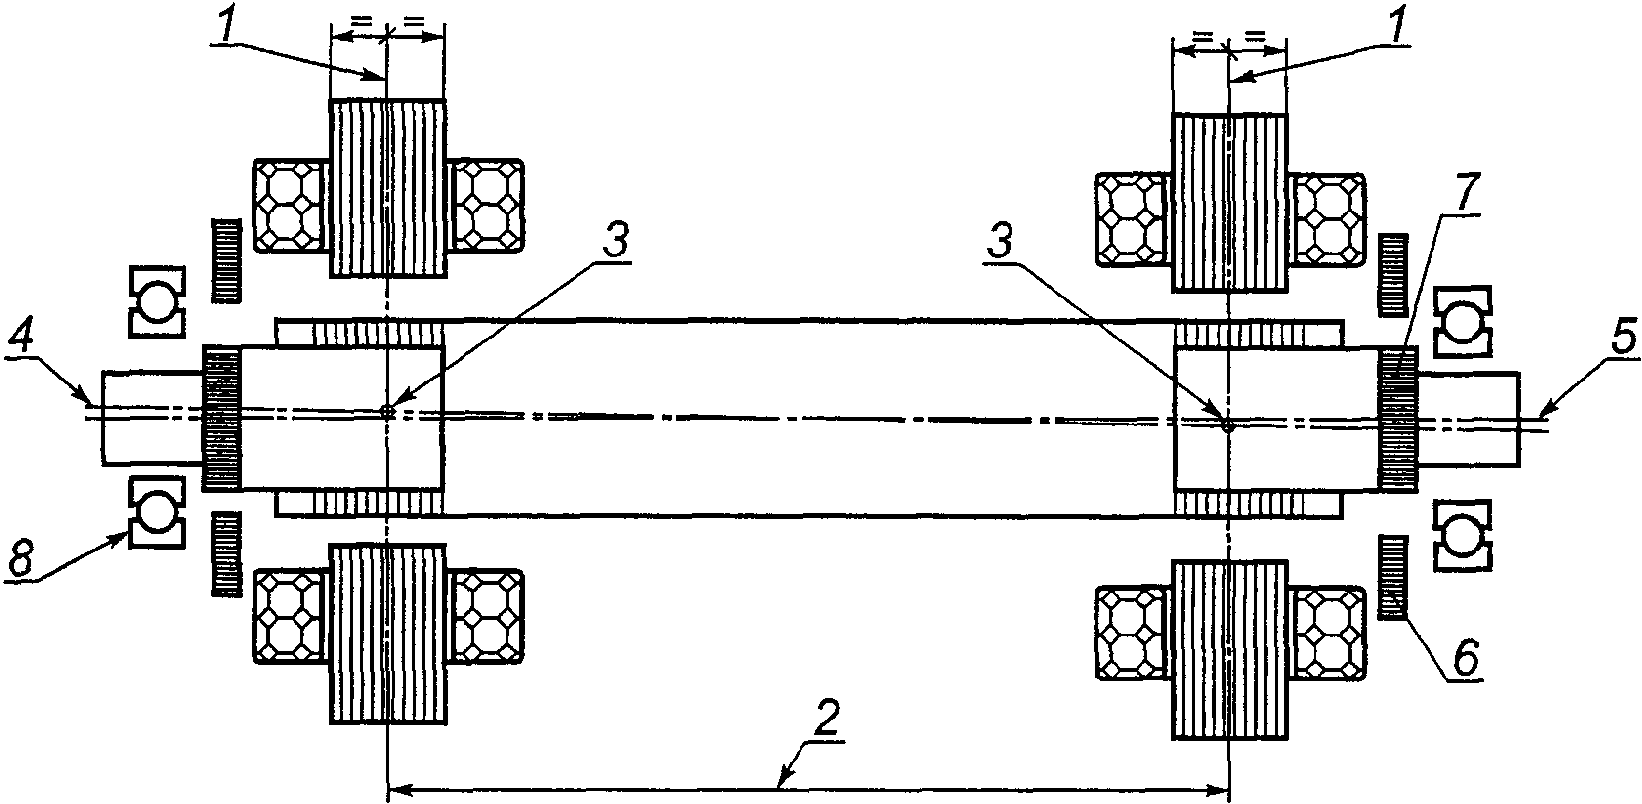
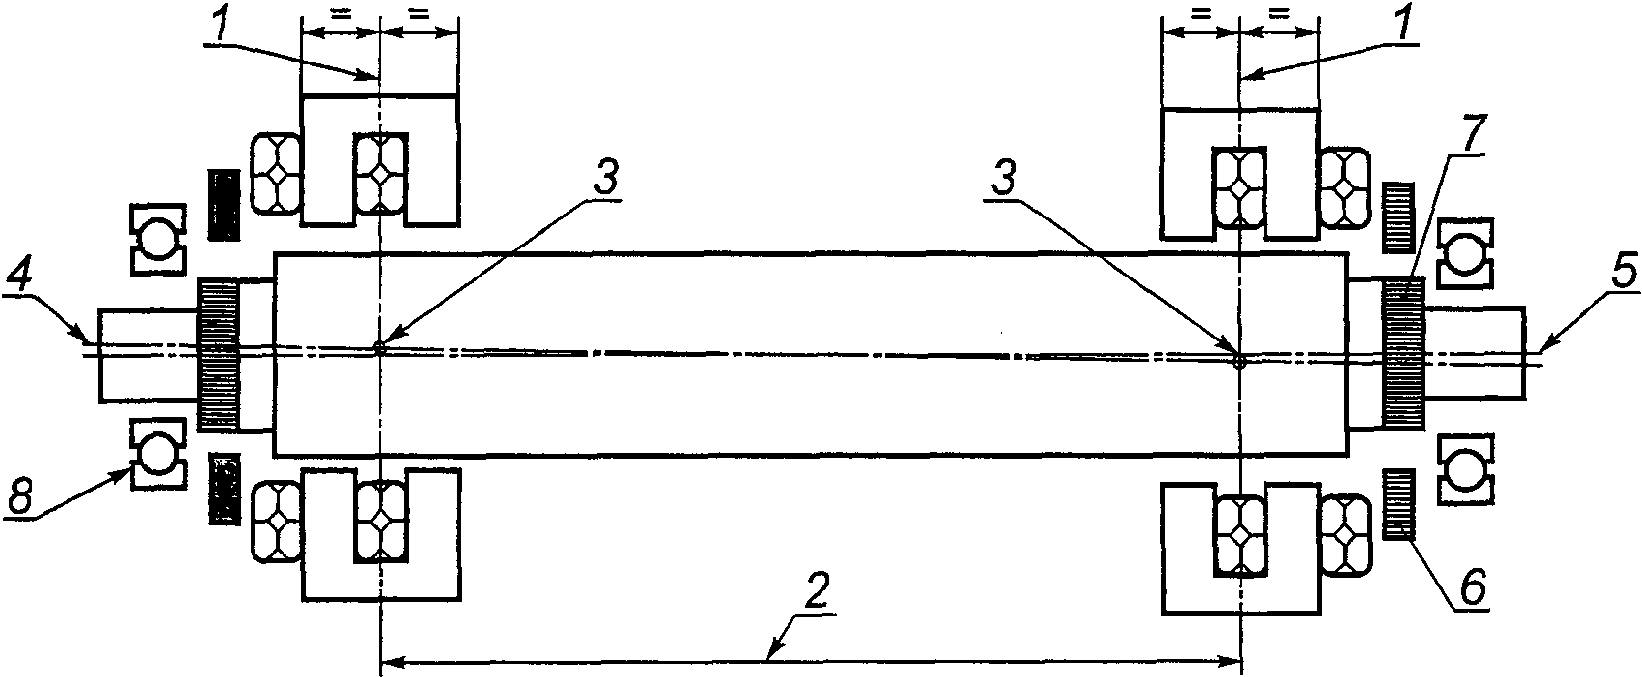
1 — ось полюса статора; 2 — пролет между радиальными АМП; 3 — центр радиального АМП; 4 — центральная ось радиального
АМП; 5 — ось цапфы; 6 — датчик перемещений в радиальном
направлении; 7 — измерительная поверхность для датчика;
8 — страховочный подшипник
| 1.13 магнитный центр радиального АМП: Центр поперечного сечения цапфы ротора при таком его положении, когда результирующая сила притяжения, действующая на ротор в радиальном направлении при номинальных токах в катушках статора (номинальных магнитных потоках в подшипнике) и при отсутствии компенсирующих сил (компенсирующего магнитного поля), пренебрежимо мала | en | magnetic centre of a radial AMB |
| fr | centre magnétique d'un PMA radial | |
| 1.14 ось полюса статора радиального АМП: Ось симметрии полюса статора радиального АМП (см. рисунок 6) | en | axial centre of a radial AMB |
| fr | centre axial d'un PMA radial | |
| 1.15 центральная ось осевого АМП: Ось симметрии статора осевого подшипника (см. рисунок 5) | en | (clearance) centre of an axial AMB |
| fr | centre (jeu) d'un PMA axial | |
| 1.16 магнитная центральная ось осевого АМП: Ось диска ротора при таком его положении в осевом АМП, когда результирующая сила притяжения, действующая на диск в осевом направлении, пренебрежимо мала | en | axial magnetic centre of an axial AMB |
| fr | centre magnétique axial d'un PMA axial | |
| 1.17 центральная ось радиального АМП: Линия, соединяющая центры двух радиальных АМП и определяемая конструкцией статора подшипника (см. рисунок 6) | en | clearance centreline of radial AMB |
| fr | axe du jeu de PMA radial | |
| 1.18 ось цапфы в радиальном АМП: Ось симметрии цапфы ротора в радиальном АМП, совпадающая с осью вала, если принять ротор абсолютно жестким телом (см. рисунок 6) | en | journal centreline of radial AMB |
| fr | axe du tourillon de PMA radial | |
| 1.19 пролет между радиальными АМП: Расстояние между осями полюсов статоров двух радиальных АМП (см. рисунок 6) | en | bearing span between radial AMBs |
| fr | portée de paliers entre PMA radiaux | |
| 1.20 число полюсов: Сумма южных (S) и северных (N) полюсов электромагнитов радиального АМП (см. рисунок 7) | en | number of poles |
| fr | nombre de pôles |
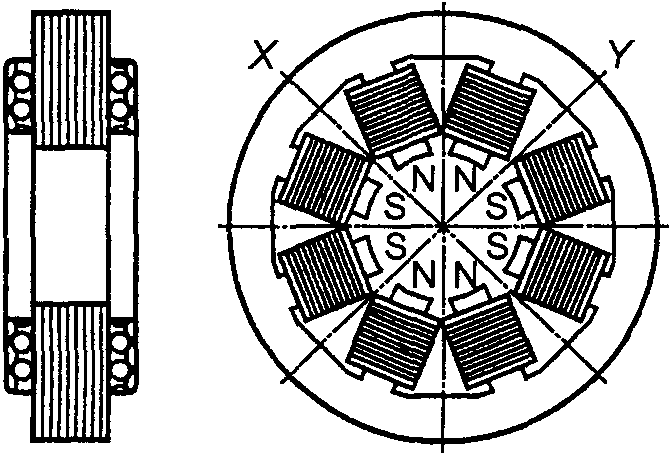
a) Гетерополярный тип (8 полюсов)
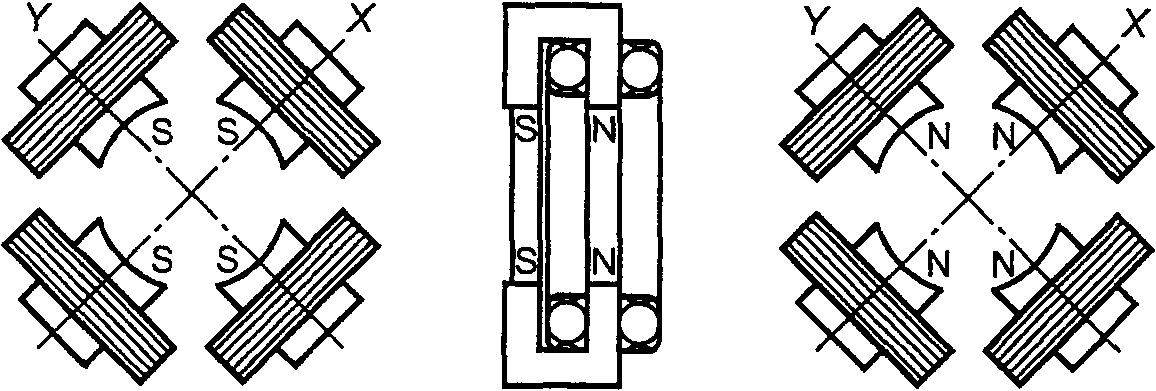
b) Гомополярный тип (8 полюсов)
Рисунок 7 — Число полюсов радиального АМП
| 1.21 радиальный АМП гетерополярного типа: Радиальный АМП, поперечное сечение которого проходит через полюса электромагнитов разной полярности (см. рисунок 8). Примечание — Порядок следования полюсов может быть разным, например, (N, S, N, S, ...) или (N, S, S, N, ...). | en | heteropolar-type radial AMB |
| fr | PMA radial hétéropolaire |
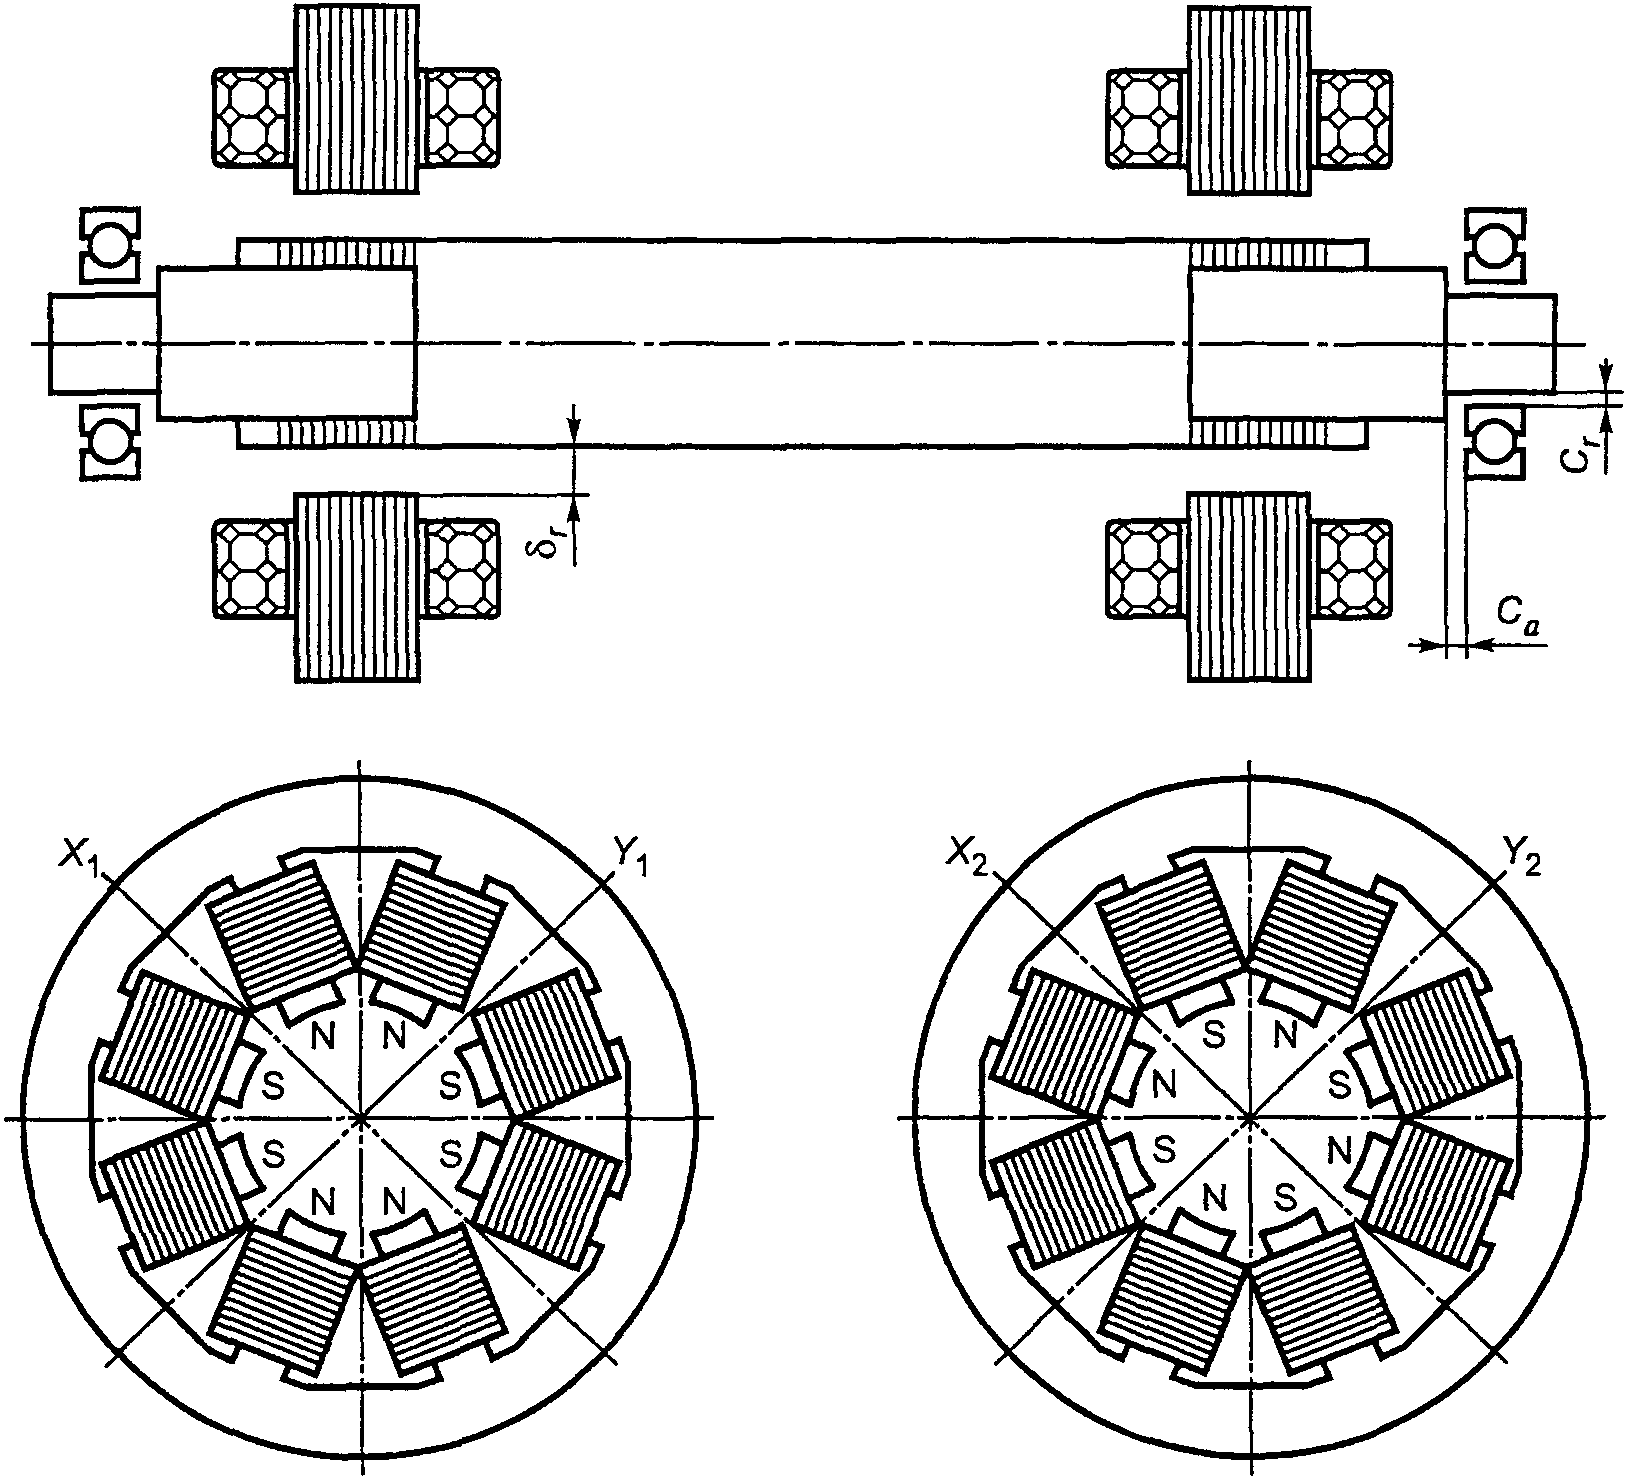
Рисунок 8 — Радиальный АМП гетерополярного типа
| 1.22 радиальный АМП гомополярного типа: Радиальный АМП, поперечные сечения которого проходят через полюса электромагнитов одной полярности (либо S, либо N) (см. рисунок 9). Примечание — Порядок следования полюсов в сечении будет (N, N, N, N, ...) либо (S, S, S, S, ...). | en | homopolar-type radial AMB |
| fr | PMA radial homopolaire |
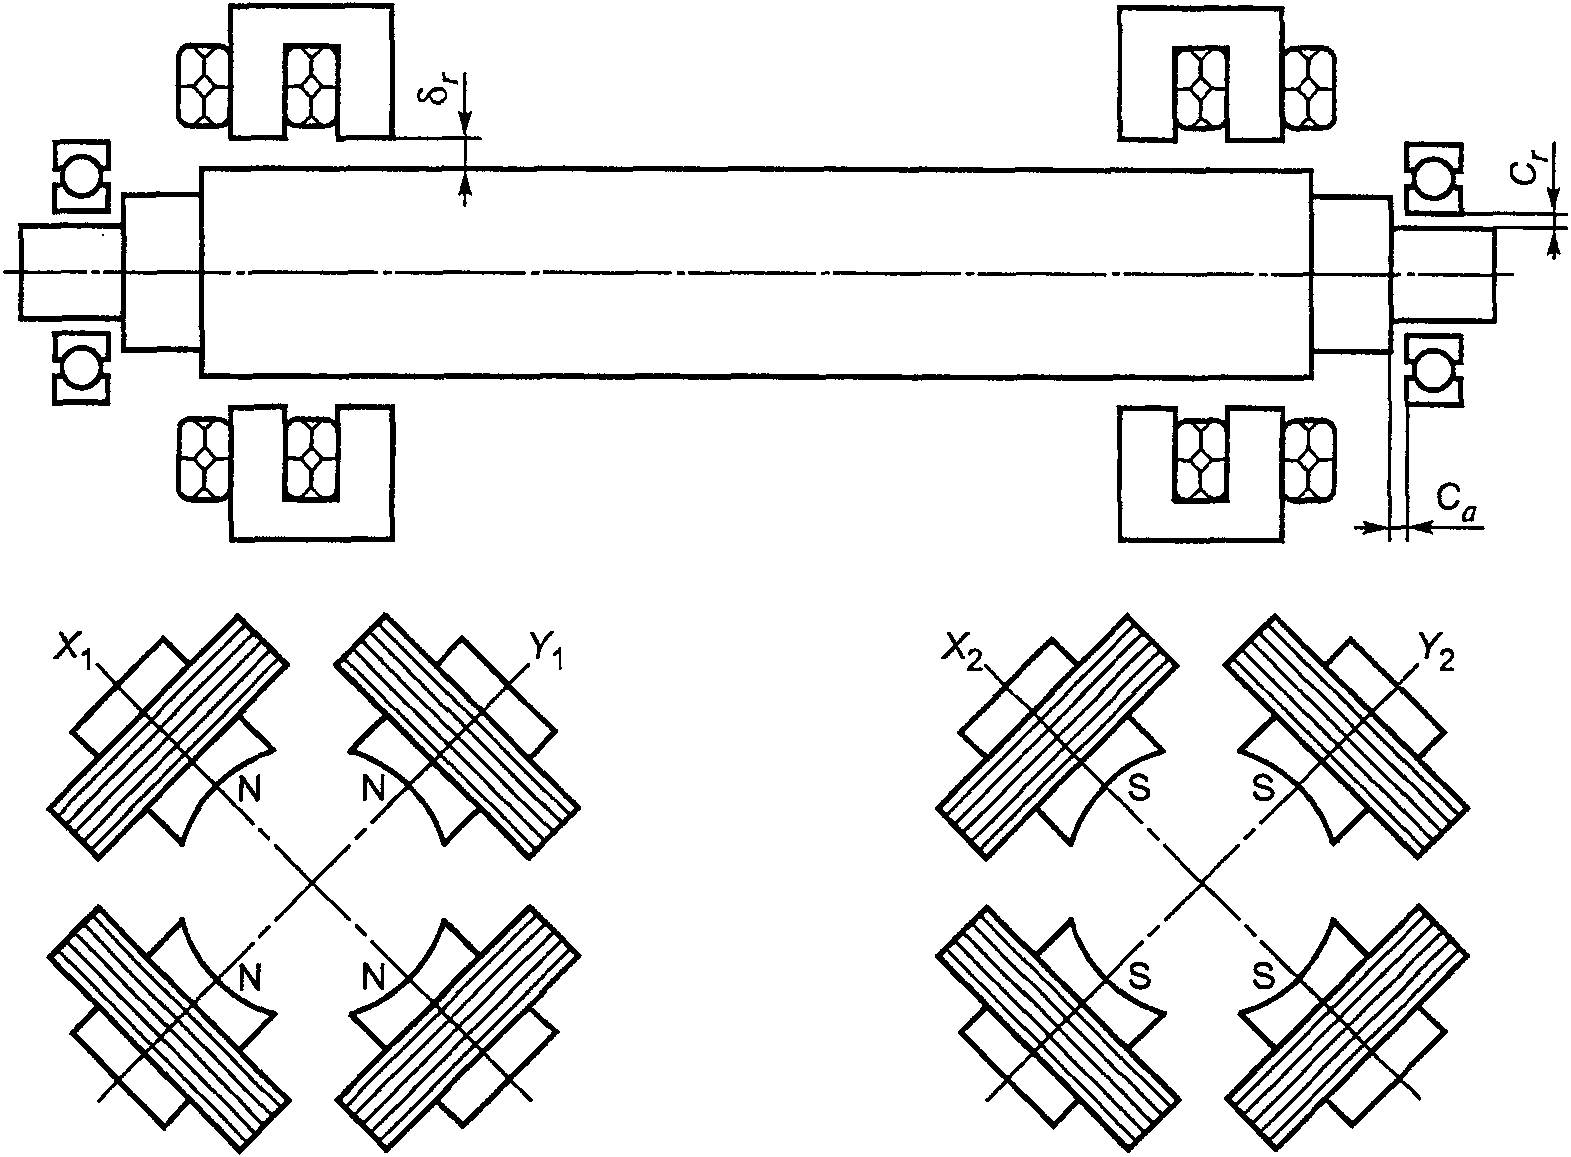
Рисунок 9 — Радиальный АМП гомополярного типа
| 1.23 эффективная длина радиального магнитного подшипника L: Длина в осевом направлении поверхности полюса электромагнита, создающего силу притяжения ротора, в статоре магнитного подшипника (см. рисунок 10) | en | effective length of radial magnetic bearing |
| fr | longueur effective de palier magnétique radial |
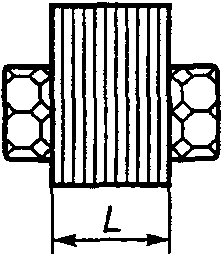
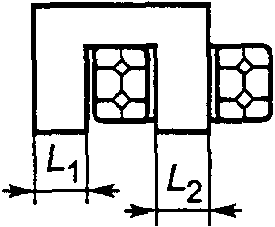
b) Гомополярный тип (L = L1 + L2)
Рисунок 10 — Эффективная длина L радиального магнитного подшипника
| 1.24 площадь проекции радиального АМП: Произведение диаметра цапфы ротора d на эффективную длину подшипника L (см. рисунок 4) | en | projection area of a radial AMB |
| fr | surface de projection d'un PMA radial | |
| 1.25 площадь полюса электромагнита: Площадь A поперечного сечения полюса электромагнита, способного создавать воздействующую на ротор силу притяжения (см. Ar на рисунке 4 для радиального АМП и Aa на рисунке 5 для осевого АМП). Примечание — Данная величина отличается от площади проекции радиального АМП, определенной в 1.24. | en | area of one magnetic pole |
| fr | surface d'un magnétique pôle | |
| 1.26 несущая способность АМП: Максимальная сила, действующая со стороны АМП на ротор, зафиксированный в его среднем положении (см. рисунок 11). Примечание — Эта величина обычно ограничена магнитным насыщением ферромагнитного материала, из которого изготовлены сердечники ротора и статора, максимальным током и максимальным напряжением на выходе усилителя мощности. | en | load capacity of an AMB |
| fr | capacité de charge d'un PMA |
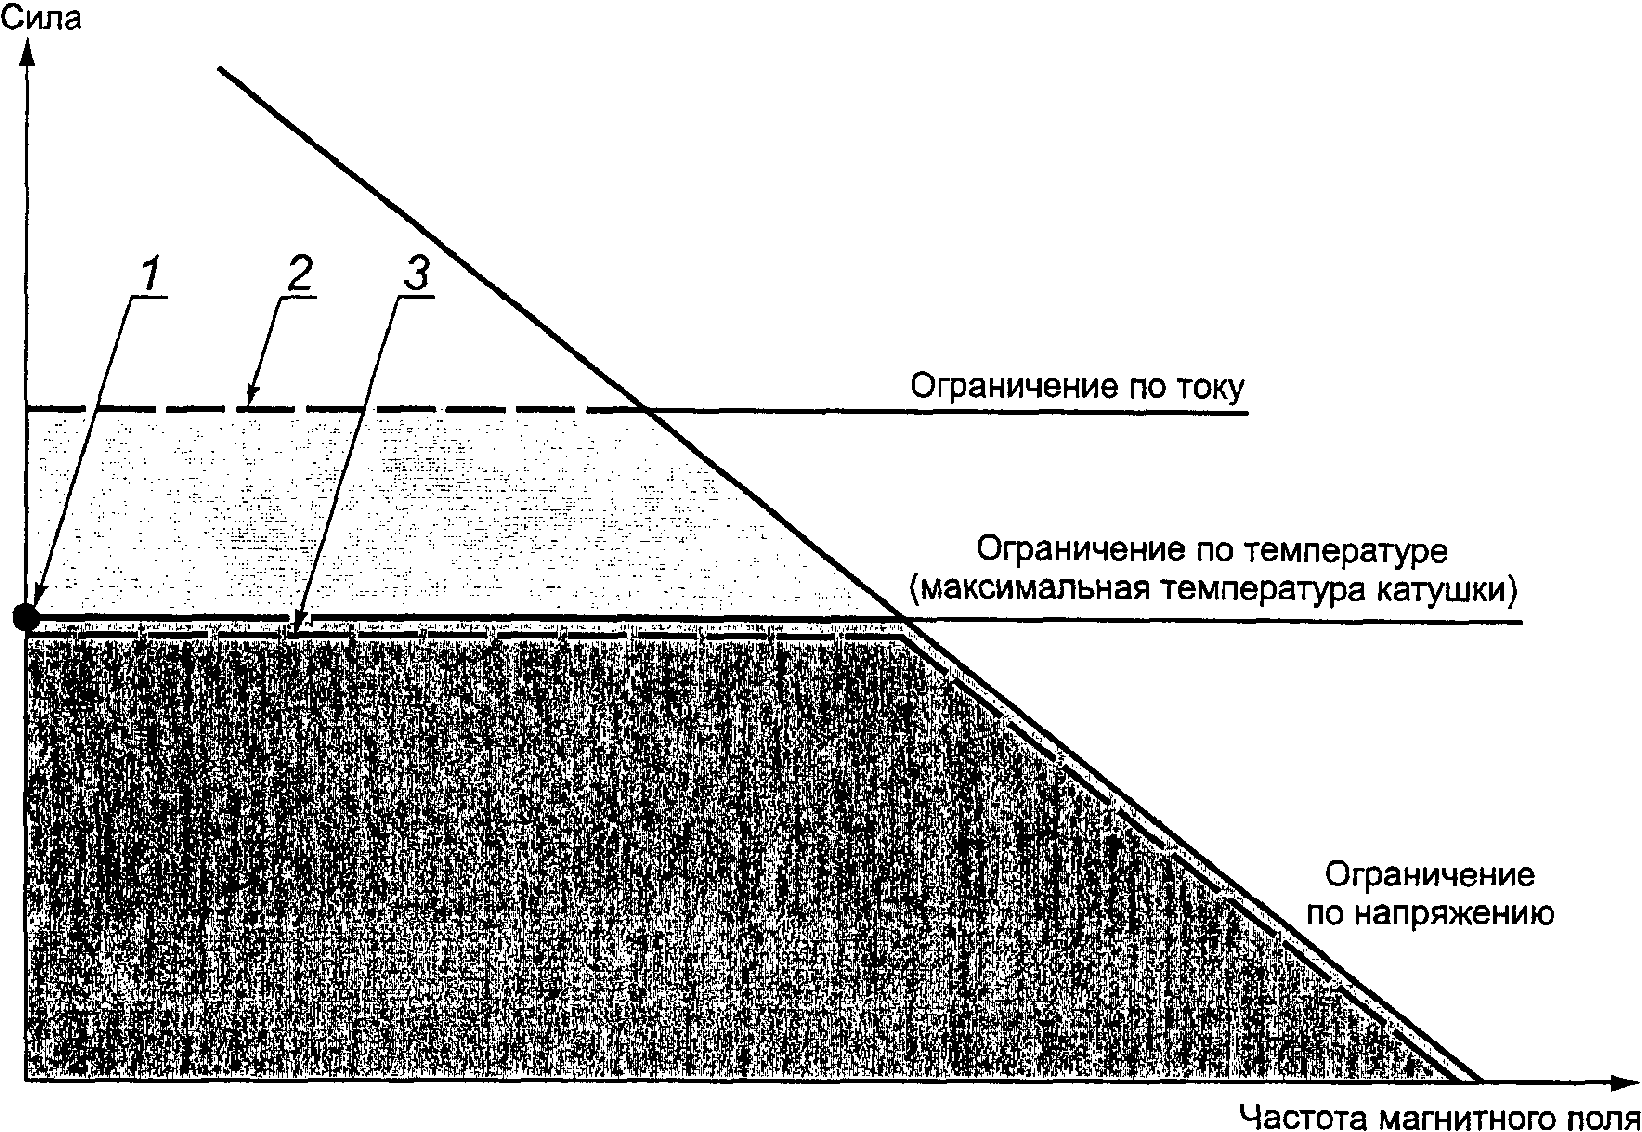
1 — несущая способность в статическом режиме; 2 — пиковая несущая способность; 3 — несущая способность в динамическом режиме
Рисунок 11 — Несущая способность АМП
| 1.26.1 несущая способность АМП в статическом режиме Fmax: Максимальная несущая способность при статической нагрузке для неограниченного времени непрерывной работы АМП | en | static load capacity of an AMB |
| fr | capacité de charge statique d'un PMA | |
| 1.26.2 пиковая несущая способность АМП: Максимальная несущая способность АМП при статической нагрузке в ограниченный период времени | en | peak transient load capacity of an AMB |
| fr | capacité de charge maximale transitoire d'un PMA | |
| 1.26.3 несущая способность АМП в динамическом режиме: Максимальная амплитуда периодической силы, создаваемой АМП, в зависимости от частоты | en | dynamic load capacity of an AMB |
| fr | capacité de charge dynamique d'un PMA | |
| 1.27 удельная несущая способность радиального АМП p: Отношение максимальной несущей способности АМП в статическом режиме Fmax к площади проекции dL подшипника, p = Fmax/(dL). Примечание — См. 1.24 и 1.26.1. | en | load pressure of a (radial) AMB |
| fr | pression de charge d'un PMA (radial) | |
| 1.28 число осей управления АМП: Число степеней свободы движения ротора, управляемого АМП. Примеры: a) АМП с одной осью управления: подшипник с системой активного подавления вибрации и перемещений ротора только в одном направлении движения; b) АМП с двумя осями управления: подшипник с системой активного подавления вибрации и перемещений ротора в двух направлениях движения; c) АМП с тремя осями управления: подшипник с системой активного подавления вибрации и перемещений ротора в трех направлениях движения. | en | number of control axes of an AMB |
| fr | nombre d'axes de commande d'un PMA | |
| 1.29 общие потери АМП: Сумма потерь в магнитной системе АМП вследствие эффектов вихревых токов и гистерезиса в роторе и статоре, нагревания в обмотке электромагнитов, воздушного сопротивления вращению ротора, а также потерь в элементах электрической цепи (кабеле, шкафе автоматического управления) | en | total AMB loss |
| fr | déperdition totale du PMA | |
| 1.30 АМП с автоматическим определением положения: АМП, имеющий функцию определения положения ротора без использования датчиков перемещения | en | self-sensing AMB |
| fr | PMA autodétecteur | |
| 1.31 время установления: Время, необходимое для достижения пиковой несущей способности АМП | en | rise time |
| fr | temps de montée | |
| 1.32 время пребывания: Время, в течение которого возможно поддержание пиковой несущей способности АМП | en | dwell time |
| fr | temps de passage (de maintien) |
2 Термины, относящиеся к ротору
| 2.1 сердечник ротора: Часть ротора из ферромагнитного материала, на который воздействуют магнитные силы в радиальном направлении | en | radial rotor core; radial rotor journal |
| fr | noyau de rotor radial; tourillon de rotor radial | |
| 2.2 упорный диск ротора (для осевого АМП): Часть ротора из ферромагнитного материала, на который воздействуют магнитные силы в осевом направлении | en | axial bearing disc; axial disc; axial rotor disc; thrust bearing disc; thrust disc; thrust rotor disc |
| fr | disque de palier axial; disque axial; disque rotor axial; disque de palier de butée ; disque de butée ; disque rotor de butée | |
| 2.3 диаметр цапфы: Диаметр части ротора, находящейся в радиальном магнитном подшипнике (см. d на рисунке 4) | en | journal diameter |
| fr | diamètre du tourillon | |
| 2.4 механические биения: Составляющая измеренного смещения вращающегося вала, обусловленная его некруглостью и несоосностью | en | geometrical runout; mechanical runout |
| fr | excentricité géométrique ; mécanique excentricité | |
| 2.5 электрические биения: Составляющая измеренного смещения вращающегося вала, обусловленная магнитной неоднородностью измерительной поверхности для датчика | en | electrical runout; sensor runout |
| fr | excentricité électrique ; excentricité des capteurs | |
| 2.6 DN-показатель: Произведение диаметра d, мм, и частоты вращения ротора N, мин-1. Примечание — Диаметр d определяют как a) внешний диаметр ротора радиального АМП, если статор находится снаружи ротора (см. d на рисунке 4); b) внутренний диаметр ротора радиального АМП, если статор находится внутри ротора; c) внешний диаметр ротора осевого АМП (см. da на рисунке 5). | en | DN value |
| fr | valeur DN |
3 Термины, относящиеся к статору
4 Термины, относящиеся к датчику перемещения
| 4.1 радиальное перемещение вала: Перемещение оси ротора в радиальном направлении относительно его среднего положения, определяющее изменение положения ротора во времени (см. рисунок 12) | en | radial shaft displacement |
| fr | déplacement d'arbre radial |
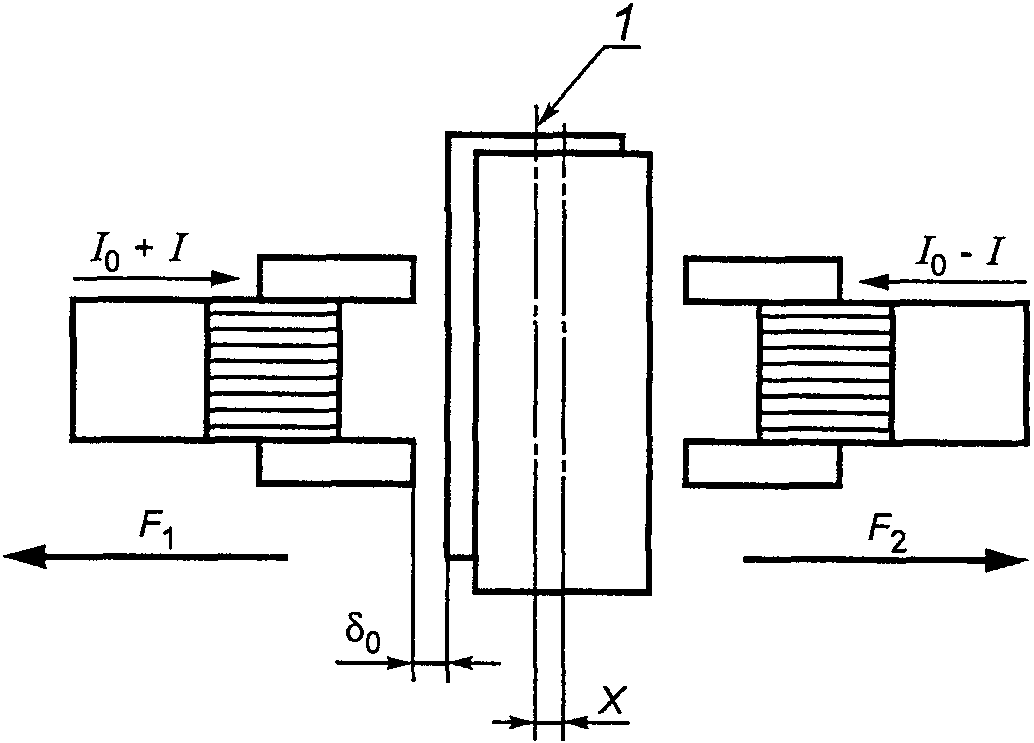
Примечание — Связь между силами притяжения, токами электромагнита и перемещением вала описывается формулами:
F_{b} = F_{1} - F_{2} = K(\frac{I_{0} + I}{\delta_{0} + X})^{2} - K(\frac{I_{0} - I}{\delta_{0} - X})^{2} = 4K \frac{I_{0}}{\delta_{0}^{2}} I - 4K \frac{I_{0}^{2}}{\delta_{0}^{3}} X = K_{i}I + K_{s}X ;
K_{i} = 4K \frac{I_{0}}{\delta_{0}^{2}} ;K_{s} = - 4K \frac{I_{0}^{2}}{\delta_{0}^{3}} ,
где Ki — токовая жесткость электромагнита;
Ks — отрицательная позиционная жесткость;
F1, F2 - силы притяжения в электромагните;
Fb — результирующая магнитная сила;
K — коэффициент пропорциональности;
\delta_{0} — номинальный радиальный зазор;
X — радиальное перемещение вала;
1 — номинальное положение вала
Рисунок 12 — Связь между силами притяжения, токами и перемещением вала (см. примечание к рисунку)
| 4.2 датчик перемещения: Датчик, позволяющий измерять перемещения вала без механического контакта с ним (см. рисунки 4 и 5). Примеры — Вихретоковый датчик, индуктивный датчик, емкостной датчик, оптический датчик, датчик Холла. | en | displacement sensor; position sensor |
| fr | capteur de déplacement ; capteur de position | |
| 4.3 датчик радиального перемещения: Датчик, позволяющий измерять перемещения вала в радиальном направлении (см. рисунок 6) | en | radial displacement sensor; radial position sensor |
| fr | capteur de déplacement radial; capteur de position radiale | |
| 4.4 датчик осевого перемещения: Датчик, позволяющий измерять перемещения вала в осевом направлении (см. рисунок 5) | en | axial displacement sensor; axial position sensor; thrust displacement sensor; thrust position sensor |
| fr | capteur de déplacement axial; capteur de position axiale; capteur de déplacement de butée ; capteur de position de butée | |
| 4.5 измерительная поверхность (для датчика): Область поверхности вала, по которой датчик отслеживает его перемещение (см. рисунки 4 и 5) | en | sensor target |
| fr | piste du capteur | |
| 4.6 измерительная поверхность для датчика радиального перемещения: Область поверхности вала, по которой датчик радиального перемещения отслеживает перемещение вала в радиальном направлении (см. рисунок 4) | en | radial (sensor) target |
| fr | piste du capteur radial | |
| 4.7 измерительная поверхность для датчика осевого перемещения: Область поверхности вала, по которой датчик осевого перемещения отслеживает перемещение вала в осевом направлении (см. рисунок 5) | en | axial (sensor) target |
| fr | piste du capteur axial |
5 Термины, относящиеся к динамике вала, управлению его движением и электронным средствам управления
| 5.1 система активного магнитного подвеса: Система, в состав которой входят ротор, датчики перемещения или другие средства определения положения ротора, контроллер(ы), усилители мощности и электромагниты для создания левитации и поддержания ротора за счет сил магнитного притяжения (см. рисунки 2 и 13) | en | AMB system |
| fr | système PMA |
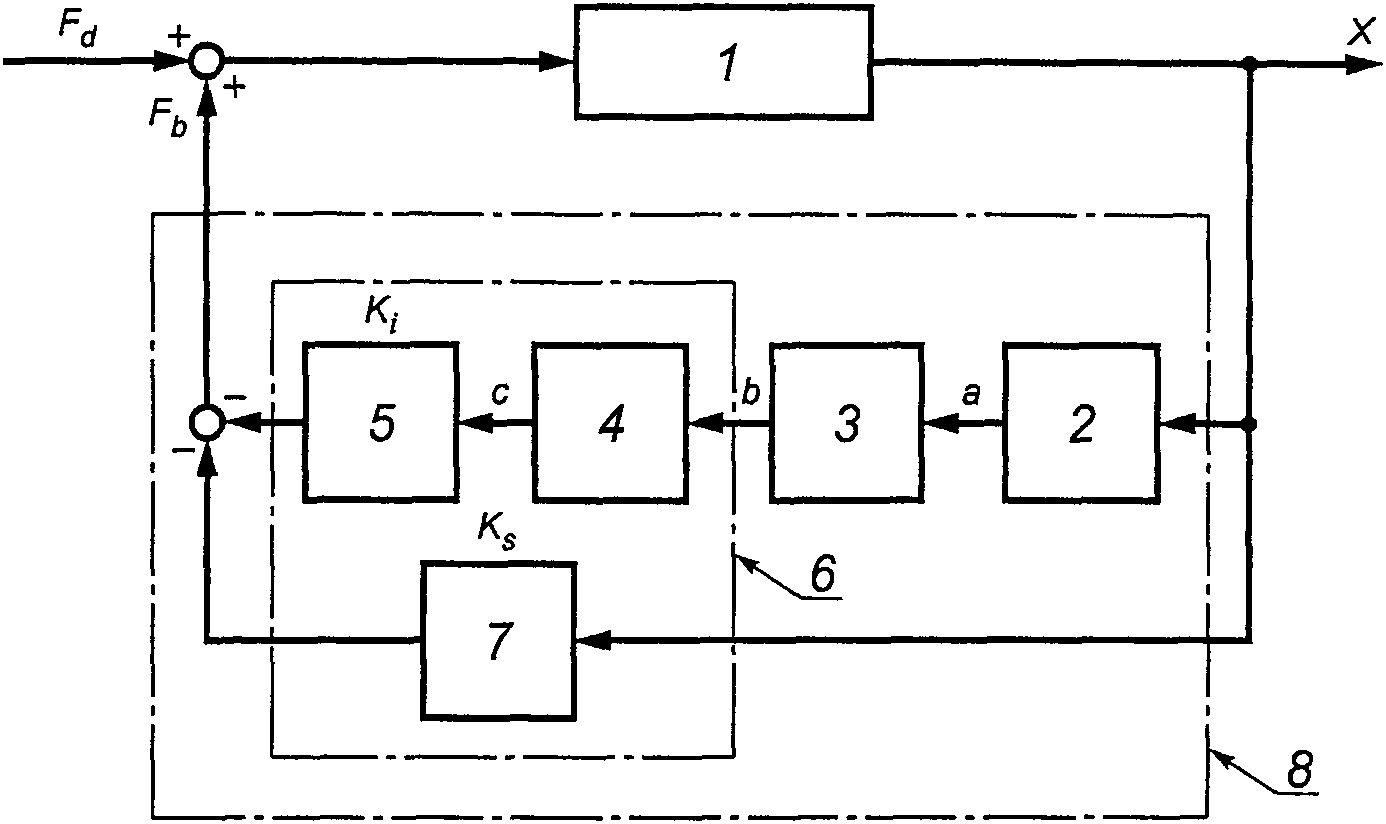
1 — ротор; 2 — датчик перемещения; 3 — контроллер АМП; 4 — усилитель мощности; 5 — электромагнит; 6 — исполнительный блок; 7 — отрицательная позиционная жесткость; 8 — АМП
a) Система без опорного сигнала
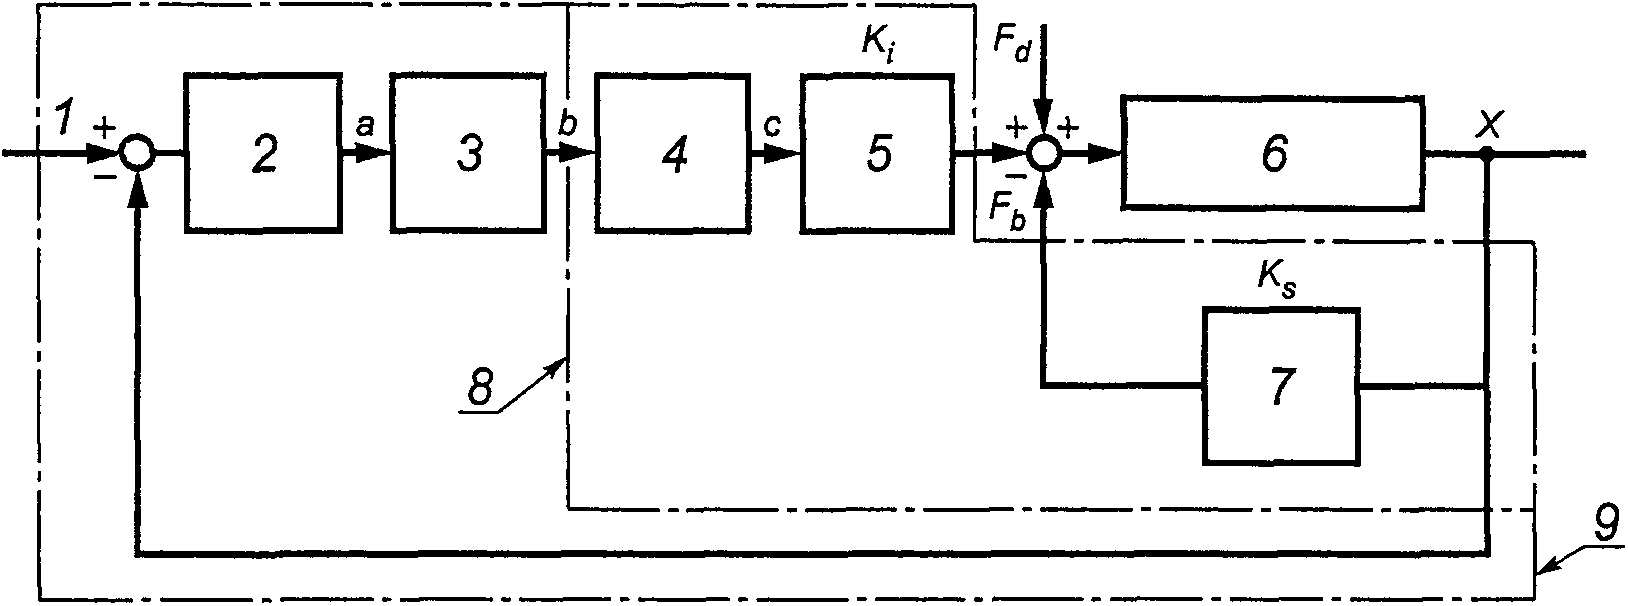
1 — опорный сигнал; 2 — датчик перемещения; 3 — контроллер АМП; 4 — усилитель мощности; 5 — электромагнит; 6 — ротор; 7 — отрицательная позиционная жесткость; 8 — исполнительный блок; 9 — АМП
a — сигнал датчика; b — сигнал управления; c — управляющий ток; Fb — сила в АМП; Fd — возмущающая сила; X — перемещение; Ki — токовая жесткость электромагнита; Ks — отрицательная позиционная жесткость
Рисунок 13 — Блок-схема системы активного магнитного подвеса
| 5.2 контроллер: Устройство для обработки сигнала датчика и передачи его на усилитель мощности для корректировки сил магнитного притяжения и управления эффектом левитации Примечание — Данное устройство может быть реализовано в аналоговом (аналоговый контроллер) или цифровом (цифровой контроллер) виде. | en | AMB controller |
| fr | régulateur de PMA | |
| 5.3 усилитель мощности: Устройство, обеспечивающее подачу тока в катушку управления для создания необходимой управляющей магнитной силы. Примеры — линейный усилитель мощности; аналоговый усилитель; усилитель с широтно-импульсной модуляцией; коммутирующий усилитель. | en | power amplifier |
| fr | amplificateur de puissance | |
| 5.4 управление по току: Способ управления АМП с использованием усилителей мощности с входом по напряжению и выходом по току | en | (AMB) current control |
| fr | commande de courant (PMA) | |
| 5.5 управление по напряжению: Способ управления АМП с использованием усилителей мощности с входом и выходом по напряжению | en | (AMB) voltage control |
| fr | commande de tension (PMA) | |
| 5.6 ток смещения I0: Постоянный ток в управляющей катушке, обеспечивающий работу АМП на линейном участке зависимости магнитной силы от силы тока и изменения зазора в АМП (см. формулы в примечании к рисунку 12) | en | AMB bias current |
| fr | courant de polarisation du PMA | |
| 5.7 класс работы усилителя мощности: Значение тока смещения, определяющее условия работы усилителя мощности в режиме управления по току: - класс A: I0 составляет 50% максимального тока на выходе усилителя мощности; - класс B: I0 находится в диапазоне от 0% до 50% максимального тока на выходе усилителя мощности; - класс C: ток смещения отсутствует (см. рисунки 12 и 14) | en | operation class of AMB power amplifier |
| fr | classe de fonctionnement de l'amplificateur de puissance du PMA |
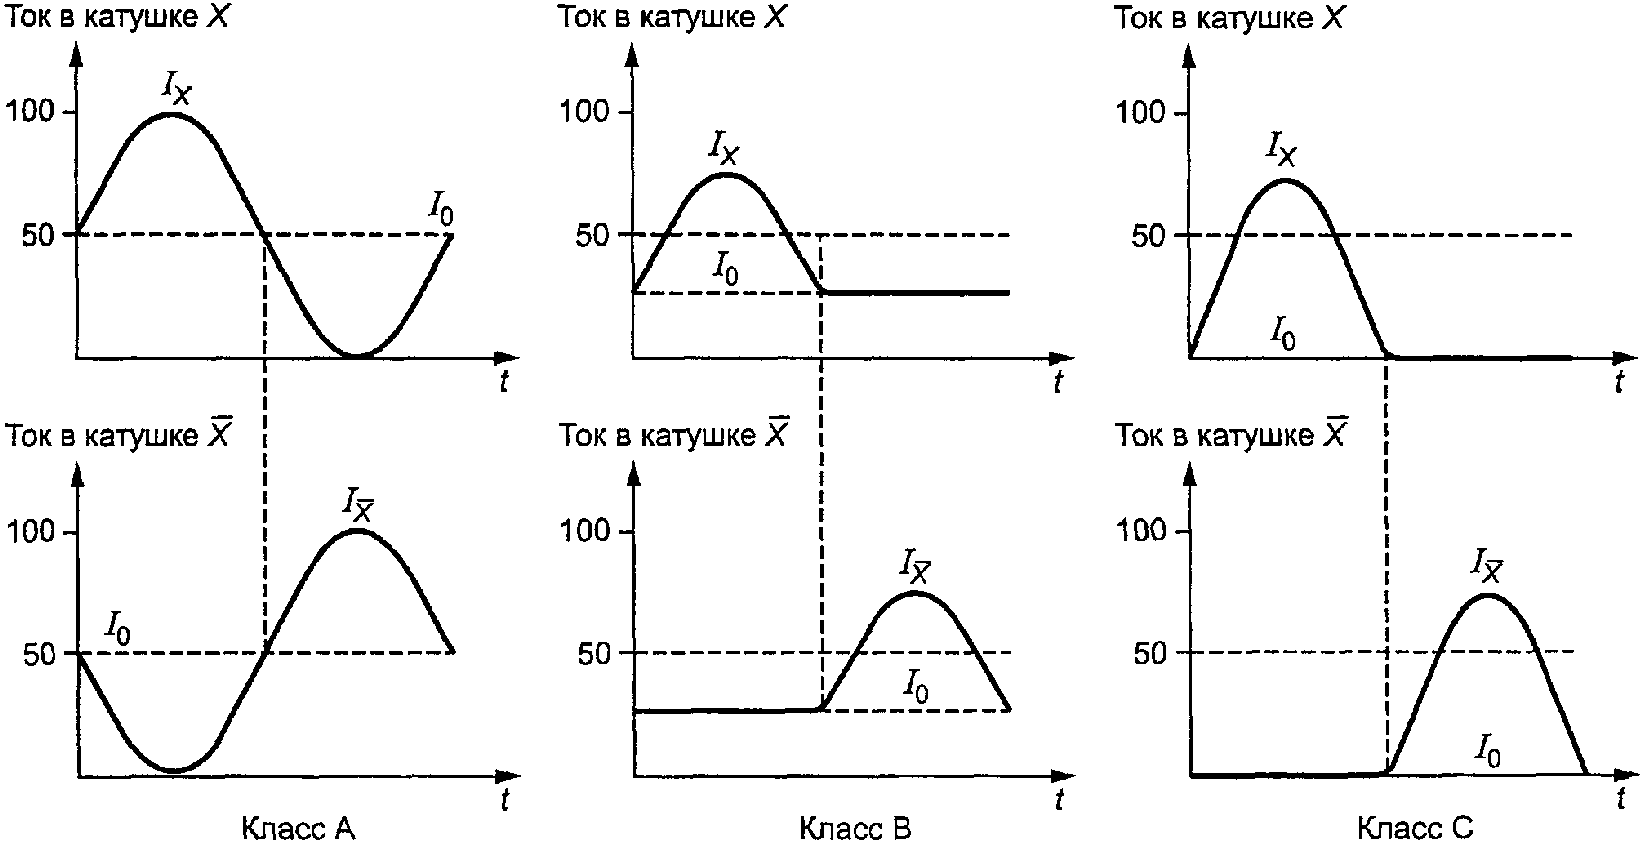
Рисунок 14 — Класс работы усилителя мощности (токи в катушках противоположных полюсов электромагнита)
| 5.8 отрицательная позиционная жесткость Ks: Жесткость магнитного подвеса в номинальном положении ротора при отсутствии внешней нагрузки в линейном режиме работы АМП, обусловленном током смещения (см. рисунки 12 и 13). Примечание — Эта величина имеет отрицательное значение. | en | negative position stiffness |
| fr | raideur négative de position | |
| 5.9 динамическая жесткость системы с обратной связью: Частотная характеристика АМП с замкнутой системой управления, определяемая отношением Fd/X входной возмущающей силы Fd к выходному перемещению ротора X (см. рисунок 13) | en | closed-loop dynamic system stiffness |
| fr | raideur dynamique du système en boucle fermée | |
| 5.10 динамическая податливость системы с обратной связью: Величина, обратная к динамической жесткости системы с обратной связью, т.е. X/Fd (см. рисунок 13) | en | closed-loop dynamic system compliance |
| fr | souplesse dynamique du système en boucle fermée | |
| 5.11 динамическая жесткость АМП с разомкнутой системой управления: Частотная характеристика, Fb/X, АМП без обратной связи, для которого входное воздействие в виде перемещения ротора X, передаваемое через датчик перемещения, контроллер, усилитель мощности и электромагнит, определяет выходную магнитную силу Fb (см. рисунок 13). Примечание — Действительная часть комплексного отношения Fb/X соответствует упругой силе подшипника, а мнимая часть этого отношения — демпфированию в подшипнике. | en | open-loop AMB dynamic stiffness |
| fr | raideur dynamique du PMA en boucle ouverte | |
| 5.12 многосвязанное управление АМП: Организация управления АМП, связывающая входы и выходы контроллеров для разных степеней свободы движения ротора. Примеры — Под эту категорию подпадают способы управления, использующие: - компенсатор гироскопических эффектов; - управление по недиагональным элементам матрицы жесткостей; - контроллер с несколькими каналами входа и выхода | en | (AMB) centralized control |
| fr | commande centralisée (PMA) | |
| 5.13 раздельное управление АМП: Организация управления АМП, при которой отсутствуют связи входов и выходов контроллеров для разных степеней свободы движения ротора | en | (AMB) decentralized control |
| fr | commande décentralisée (PMA) | |
| 5.14 регулировка АМП: Коррекция передаточной функции контроллера для обеспечения заданных условий работы ротора в АМП | en | (AMB) tuning process |
| fr | processus de mise au point (PMA) | |
| 5.15 управление с компенсацией дисбаланса: Способ управления, при котором происходят автоматическое определение и компенсация неуравновешенных сил, действующих на ротор, с соответствующим снижением вибрации ротора. Примечание — Противодействующая сила передается через АМП на фундамент (см. рисунок 15). В результате силы, создаваемые в АМП, уменьшают вибрацию вала, включая его биения относительно геометрической оси. | en | peak-of-gain control; unbalance force counteracting control |
| fr | commande de crête de gain; commande de compensation des forces de balourd |
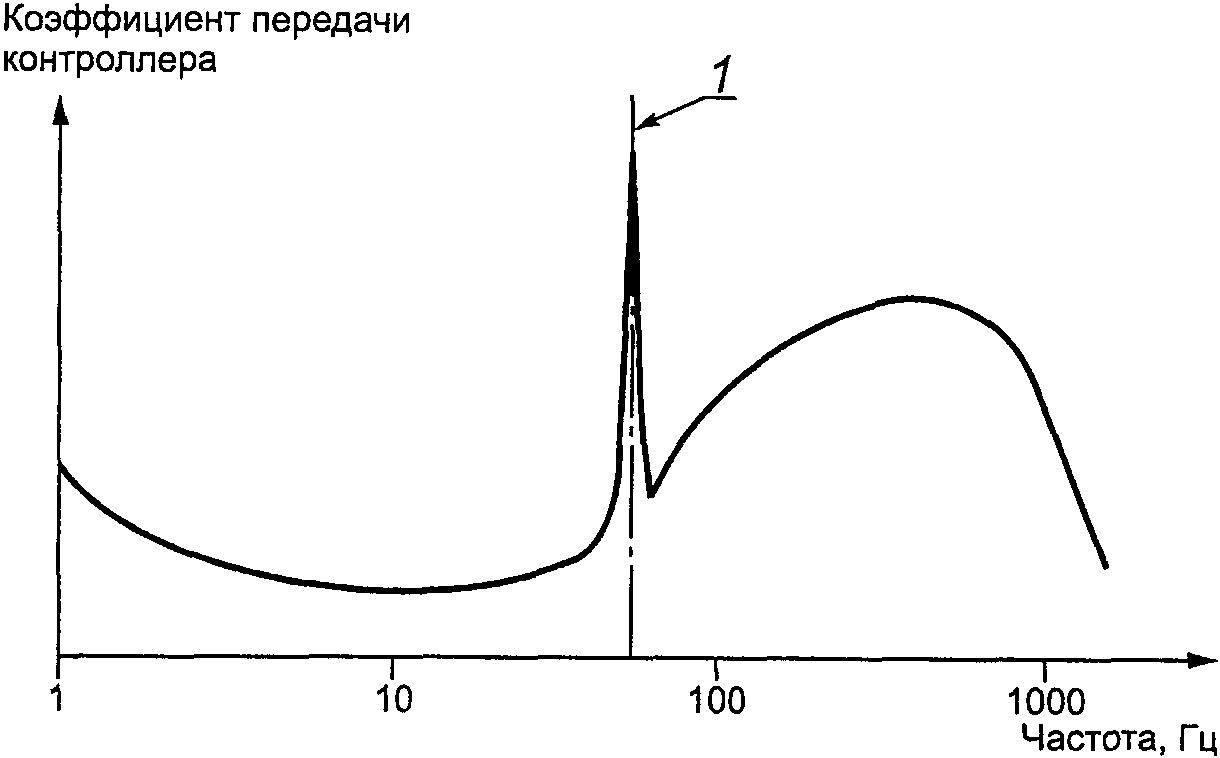
с компенсацией дисбаланса
| 5.16 управление с подавлением дисбаланса: Способ управления, при котором сохраняется вращение ротора вокруг его основной оси инерции, но уменьшаются силы, обусловленные дисбалансом ротора и передаваемые через АМП на корпус подшипника, и вибрация корпуса подшипника (см. рисунок 16). Примечание — Данное управление играет ту же роль, что и система автоматической балансировки. | en | imbalance force rejection control; unbalance force rejection control |
| fr | commande de réjection du déséquilibre ; commande de réjection des forces de balourd |
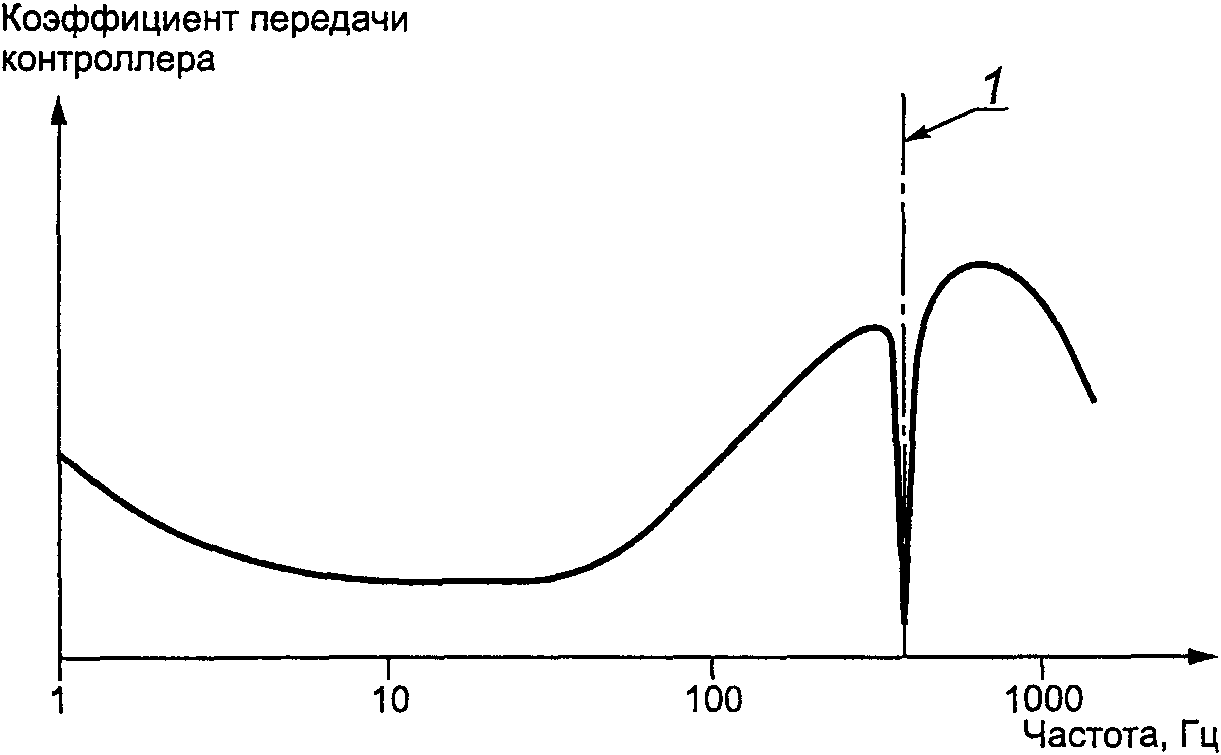
Рисунок 16 — Пример зависимости коэффициента передачи
контроллера от частоты в системе управления
с подавлением дисбаланса
6 Термины, относящиеся к вспомогательному оборудованию
| 6.1 страховочный подшипник: Вспомогательный подшипник в системе АМП, предназначенный для ограничения перемещений ротора и предотвращения его контакта с поверхностью статора АМП | en | auxiliary bearing; emergency bearing; retainer bearing; touch-down bearing |
| fr | palier auxiliaire; palier de secours; palier de retenue; palier atterrisseur | |
| 6.2 зазор в страховочном подшипнике: Половина разности между внутренним диаметром радиального страховочного подшипника и внешним диаметром цапфы ротора в этом подшипнике или осевой зазор между торцевой поверхностью упорного страховочного подшипника и заплечиком вала (см. Cr на рисунке 8 для радиального зазора и Ca на рисунке 9 для осевого зазора). Примечание — Эти зазоры должны быть меньше, чем зазор между ротором и статором в соответствующем направлении для всех частей системы «ротор — опора». | en | auxiliary bearing; emergency bearing; retainer bearing; touch-down bearing |
| fr | palier auxiliaire; palier de secours; palier de retenue; palier atterrisseur | |
| 6.3 испытание на контакт: Испытание, в ходе которого ротор, вращающийся на заданной частоте, намеренно опускают на страховочный подшипник для проверки качества функционирования последнего | en | touch-down test |
| fr | essai d'atterrissage | |
| 6.4 резервное питание: Источник, обеспечивающий АМП электрической энергией в случае выхода из строя основной системы питания | en | back-up battery |
| fr | batterie de secours |
БИБЛИОГРАФИЯ
1. ИСО 1925 «Вибрация. Балансировка. Словарь»
2. ИСО 1940 «Вибрация, удар и контроль состояния. Словарь»
Ключевые слова: вибрация, активные магнитные подшипники, термины, определения
------------------------------------------------------------------