ГОСТ Р ИСО 13041-3-2025. Национальный стандарт Российской Федерации. Станки токарные многоцелевые с числовым программным управлением. Условия испытаний. Часть 3. Испытания геометрических параметров станков с перевернутыми вертикальными шпинделями для крепления обрабатываемой детали
Актуально на 07.11.2026.
Как цитировать: "ГОСТ Р ИСО 13041-3-2025. Национальный стандарт Российской Федерации. Станки токарные многоцелевые с числовым программным управлением. Условия испытаний. Часть 3. Испытания геометрических параметров станков с перевернутыми вертикальными шпинделями для крепления обрабатываемой детали". ГОСТ Р ИСО 13041-3-2025. https://bukva.ai/docs/standart-gost-r-iso-13041-3-2025
(утв. и введен в действие Приказом Росстандарта от 01.12.2025 № 1592-ст)
Примечание
Документ введен в действие с 01.05.2026.
Утвержден и введен в действие Приказом Федерального
агентства по техническому
регулированию и метрологии
от 1 декабря 2025 г. № 1592-ст
СТАНКИ ТОКАРНЫЕ МНОГОЦЕЛЕВЫЕ С ЧИСЛОВЫМ ПРОГРАММНЫМ
УПРАВЛЕНИЕМ. УСЛОВИЯ ИСПЫТАНИЙ
ИСПЫТАНИЯ ГЕОМЕТРИЧЕСКИХ ПАРАМЕТРОВ СТАНКОВ С ПЕРЕВЕРНУТЫМИ
ВЕРТИКАЛЬНЫМИ ШПИНДЕЛЯМИ ДЛЯ КРЕПЛЕНИЯ ОБРАБАТЫВАЕМОЙ ДЕТАЛИ
Test conditions for numerically controlled turning machines
and turning centres. Part 3. Geometric tests for machines
with inverted vertical workholding spindles
1 мая 2026 года
Предисловие
1 ПОДГОТОВЛЕН Федеральным государственным бюджетным учреждением «Российский институт стандартизации» (ФГБУ «Институт стандартизации») на основе собственного перевода на русский язык англоязычной версии стандарта, указанного в пункте 4
2 ВНЕСЕН Техническим комитетом по стандартизации ТК 070 «Станки»
3 УТВЕРЖДЕН И ВВЕДЕН В ДЕЙСТВИЕ Приказом Федерального агентства по техническому регулированию и метрологии от 1 декабря 2025 г. № 1592-ст
4 Настоящий стандарт идентичен международному стандарту ИСО 13041-3:2009 «Условия испытаний токарных станков с числовым программным управлением и токарных центров. Часть 3. Испытания геометрических параметров станков с перевернутыми вертикальными шпинделями для крепления обрабатываемой детали» (ISO 13041-3:2009 «Test conditions for numerically controlled turning machines and turning centres — Part 3: Geometric tests for machines with inverted vertical workholding spindles», IDT).
При применении настоящего стандарта рекомендуется использовать вместо ссылочных международных стандартов соответствующие им национальные стандарты, сведения о которых приведены в дополнительном приложении ДА
Правила применения настоящего стандарта установлены в статье 26 Федерального закона от 29 июня 2015 г. № 162-ФЗ «О стандартизации в Российской Федерации». Информация об изменениях к настоящему стандарту публикуется в ежегодном (по состоянию на 1 января текущего года) информационном указателе «Национальные стандарты», а официальный текст изменений и поправок — в ежемесячном информационном указателе «Национальные стандарты». В случае пересмотра (замены) или отмены настоящего стандарта соответствующее уведомление будет опубликовано в ближайшем выпуске ежемесячного информационного указателя «Национальные стандарты». Соответствующая информация, уведомление и тексты размещаются также в информационной системе общего пользования — на официальном сайте Федерального агентства по техническому регулированию и метрологии в сети Интернет (www.rst.gov.ru)
1 Область применения
Настоящий стандарт определяет (со ссылкой на ИСО 230-1 и ИСО 230-7) геометрические испытания на универсальных токарных станках с числовым программным управлением (ЧПУ) и токарных центрах с перевернутыми вертикальными шпинделями, а также соответствующие применимые допуски.
В настоящем стандарте представлены различные концепции или конфигурации и общие характеристики токарных станков с ЧПУ и токарных центров с перевернутыми вертикальными шпинделями. Он также предоставляет терминологию и обозначение управляемых осей. См. рисунки 1, 2, 3 и 4.
В настоящем стандарте рассматривается только проверка точности станка. Она не применяется ни к эксплуатационным испытаниям станка (например, вибрация, ненормальный шум, прерывистое движение компонентов), ни к характеристикам станка (например, скорости, подачи), поскольку такие испытания обычно проводятся перед проверкой точности.
2 Нормативные ссылки
В настоящем стандарте использованы нормативные ссылки на следующие стандарты [для датированных ссылок применяют только указанное издание ссылочного стандарта, для недатированных — последнее издание (включая все изменения)]:
ISO 230-1:1996 <1>, Test code for machine tools — Part 1: Geometric accuracy of machines operating under no-load or finishing conditions (Свод правил по испытанию станков. Часть 1. Геометрическая точность станков, работающих на холостом ходу или в условиях чистовой обработки)
<1> Заменен на ISO 230-1:2012 «Нормы и правила испытаний металлорежущих станков. Часть 1. Геометрическая точность станков, работающих на холостом ходу или в квазистатических условиях». Однако для однозначного соблюдения требования настоящего стандарта, выраженного в датированной ссылке, рекомендуется использовать только указанное в этой ссылке издание.
ISO 230-7:2006 <2>, Test code for machine tools — Part 7: Geometric accuracy of axes of rotation (Свод правил по испытанию станков. Часть 7. Геометрическая точность осей вращения)
<2> Заменен на ISO 230-7:2015 «Нормы и правила испытаний станков. Часть 7. Геометрическая точность осей вращения». Однако для однозначного соблюдения требования настоящего стандарта, выраженного в датированной ссылке, рекомендуется использовать только указанное в этой ссылке издание.
3 Термины и определения
В настоящем стандарте применены следующие термины с соответствующими определениями.
3.1 токарный станок (turning machine): Металлорежущий станок, в котором главным движением является вращение обрабатываемого изделия напротив неподвижного режущего инструмента(ов).
3.2 ручное управление (manual control): Режим работы, при котором каждое движение станка отдельно выполняется и контролируется оператором.
3.3 числовое управление, ЧУ; числовое программное управление, ЧПУ (numerical control, NC; computerized numerical control, CNC): Автоматическое управление процессом, которое выполняется устройством, внедряющим числовые данные в процесс обработки.
3.4 токарный станок с ручным управлением (manually controlled turning machine): Токарный станок, на котором процесс обработки контролируется или запускается оператором без помощи программы ЧПУ.
3.5 токарный станок с числовым программным управлением; токарный станок с ЧПУ (numerically controlled turning machine; NC turning machine): Токарный станок, работающий посредством числового управления (ЧУ) или числового программного управления (ЧПУ).
3.6 токарный обрабатывающий центр (turning centre): Токарный станок с ЧПУ, оборудованный приводным инструментом(ами) и обладающий возможностью ориентации шпинделя относительно своей оси.
Примечание - Токарный обрабатывающий центр также может включать в себя дополнительные особенности, такие как автоматическая смена инструмента в револьверной головке и/или магазине.
3.7 токарный станок с числовым программным управлением и перевернутым вертикальным шпинделем; токарный станок с ЧПУ с перевернутым вертикальным шпинделем (numerically controlled turning machine with inverted vertical workholding spindle; NC turning machine with inverted vertical workholding spindle): Токарный станок с ЧПУ, в котором обрабатываемая деталь устанавливается в перевернутый вертикальный шпиндель, нижний конец которого оборудован зажимным устройством.
Примечание — Другие типы станков с вертикальным шпинделем представлены в ИСО 13041-2.
3.8 токарный обрабатывающий центр с перевернутым вертикальным шпинделем (turning centre with inverted vertical workholding spindle): Токарный обрабатывающий центр с перевернутым вертикальным шпинделем, нижний конец которого оборудован зажимным устройством.
Примечание 1 — Станок может включать в себя дополнительные особенности, такие как автоматическая смена инструмента в магазине или перемещения по оси Y.
Примечание 2 — Другие типы токарных обрабатывающих центров с вертикальным шпинделем представлены в ИСО 13041-2.
4 Общие положения
4.1 Единицы измерения
В настоящем стандарте все линейные размеры, отклонения и соответствующие допуски выражены в миллиметрах, угловые размеры выражены в градусах, а угловые отклонения и соответствующие допуски — в пропорциях, но в некоторых случаях для пояснения могут использоваться микрорадианы или угловые секунды. Следует всегда иметь в виду эквивалентность следующего выражения:
0,010/1 000 = 10·10-6 = 10 мкрад = 2 arcsec.
4.2 Ссылка на ИСО 230-1 и ИСО 230-7
Для применения настоящего стандарта необходимо следовать рекомендациям ИСО 230-1 или ИСО 230-7, особенно по установке станков перед испытаниями, прогреванию шпинделей и других подвижных частей, описание методов измерения и рекомендуемой точности испытательного оборудования.
В блоке «Примечания» описанию испытаний, приведенных в разделах 5 и 6, предшествуют ссылки на соответствующий пункт/подпункт в ИСО 230-1 и/или ИСО 230-7 в случаях, когда рассматриваемое испытание соответствует их спецификациям. Допуски указаны для каждого испытания геометрических параметров (см. с G1 по G20).
4.3 Выравнивание станка
Перед проведением испытаний на станке его следует выровнять в соответствии с рекомендациями изготовителя/поставщика (см. ИСО 230-1:1996, 3.11).
4.4 Последовательность проведения испытаний
Последовательность, в которой представлены испытания проверки геометрической точности, не определяет практический порядок испытаний. В целях облегчения монтажа приборов или калибровки испытания возможно проводить в любом порядке.
4.5 Необходимые испытания
При испытании станка не всегда необходимо или возможно проводить все испытания, приведенные в настоящем стандарте. Если необходимо провести приемочные испытания, то выбор испытаний, относящихся к исследуемым узлам и/или свойствам станка, зависит от пользователя при условии согласования с поставщиком/производителем. Испытания, которые будут использоваться, должны быть четко указаны при заказе станка. Просто ссылка на настоящий стандарт для проведения приемочных испытаний, без указания того, какие испытания должны быть проведены, и без согласования соответствующих расходов, не может считаться обязательной для любой из сторон договора.
4.6 Средства измерений
Средства измерений, указанные в испытаниях, приведенных в разделах 5 и 6, приводятся только для примера. Допускается применение других приборов, способных измерять те же величины и имеющих такие же или меньшие погрешность и разрешение. Датчики линейного перемещения должны иметь разрешение 0,001 мм или выше.
4.7 Схемы
Для простоты восприятия рисунки в разделах 5 и 6 настоящего стандарта иллюстрируют только один тип станка.
4.8 Компенсирующее программное обеспечение
Если для компенсации геометрических, позиционных, контурных и тепловых отклонений доступны встроенные программные средства, то их использование в процессе данных испытаний должно основываться на соглашении между пользователем и производителем/поставщиком. Использование компенсирующего программного обеспечения должно быть отражено в отчетах об испытаниях.
4.9 Минимальный допуск
Если допуск на измерение геометрических параметров установлен для измерения длины, отличной от заданной в настоящем стандарте (см. ИСО 230-1:1996, 2.311), то следует иметь в виду, что минимальная величина допуска составляет 0,005 мм.
4.10 Классификации станков, описания, терминология и обозначение осей
Станки, рассматриваемые в настоящем стандарте, делятся на три базовых компоновки, как показано на рисунке 1.
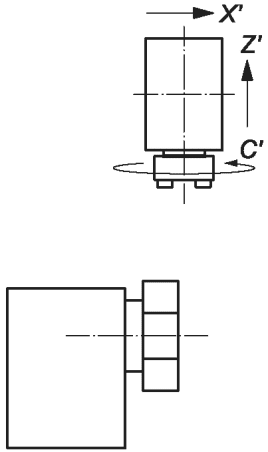 | 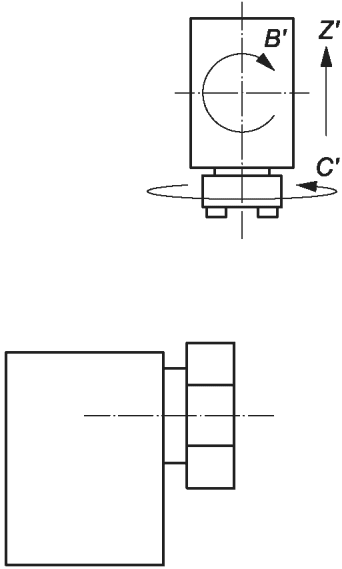 |
| a) Базовая компоновка | b) Головка с осью B |
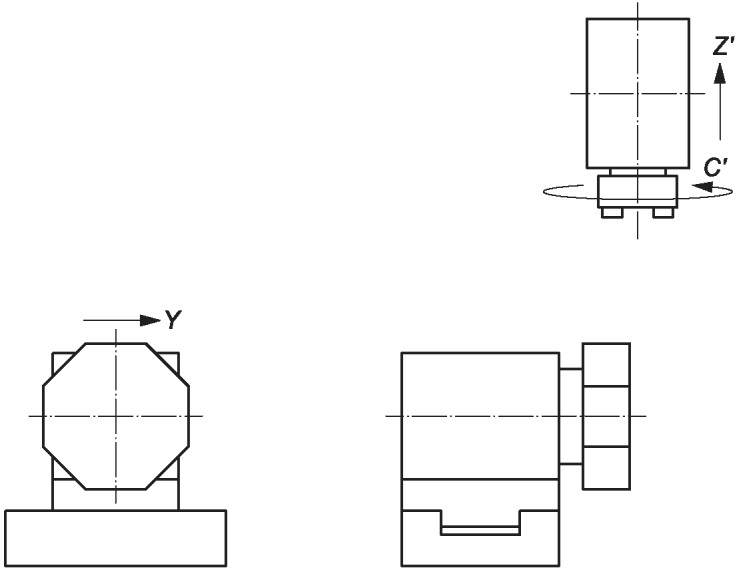 | |
| c) Револьверная головка с осью Y | |
Рисунок 1 — Три компоновки станка с одной рабочей головкой и одной револьверной головкой
Данный тип станка также можно рассматривать как металлорежущий станок в составе ГПС (гибкой производственной системы).
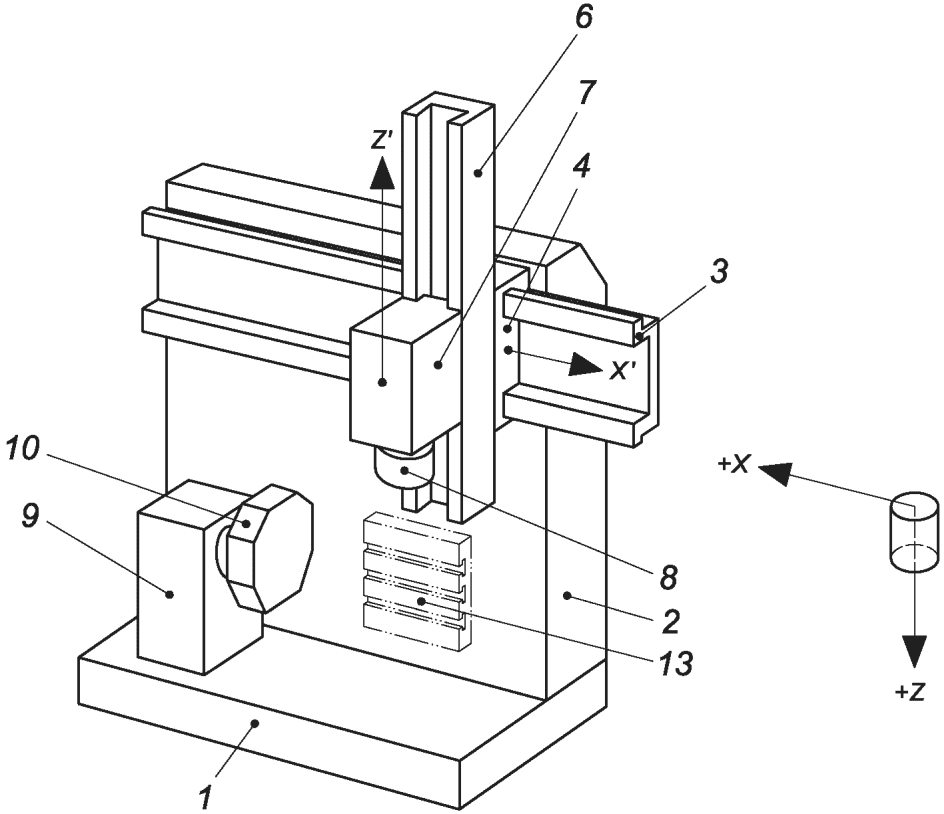
Перечень узлов см. в таблице 1.
Рисунок 2 — Пример перевернутого вертикального токарного станка
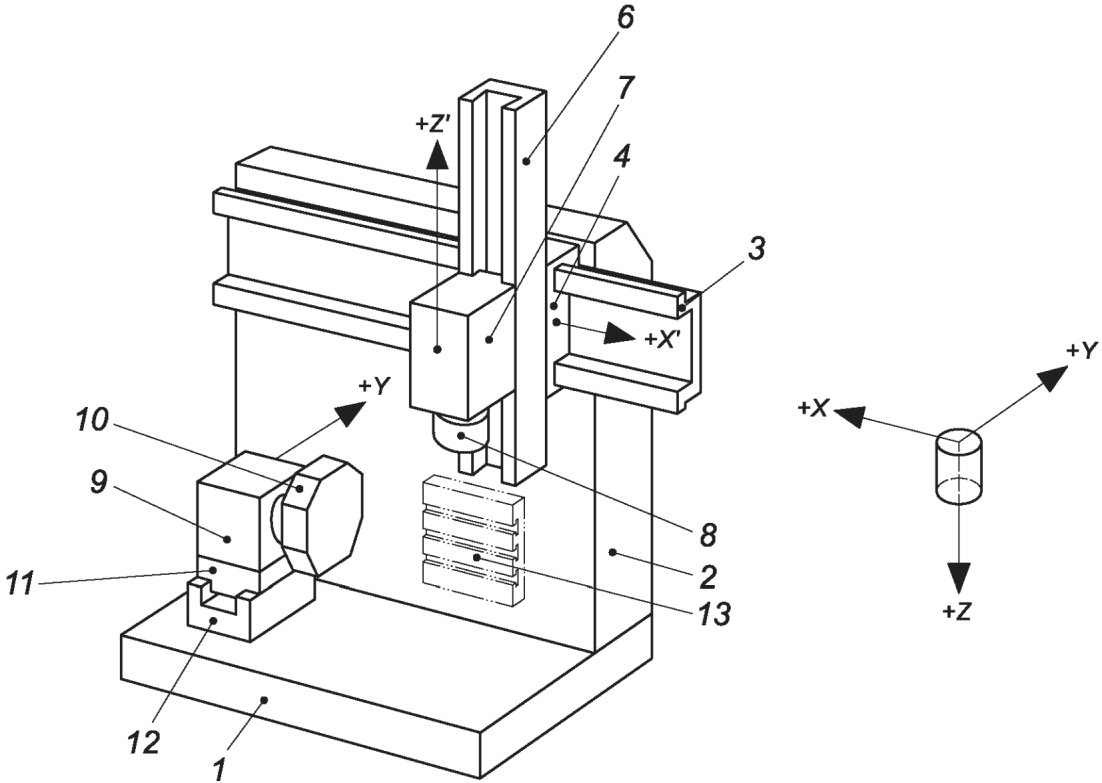
Перечень узлов см. в таблице 1.
Рисунок 3 — Пример перевернутого вертикального токарного центра (револьверная головка с перемещением по оси Y)
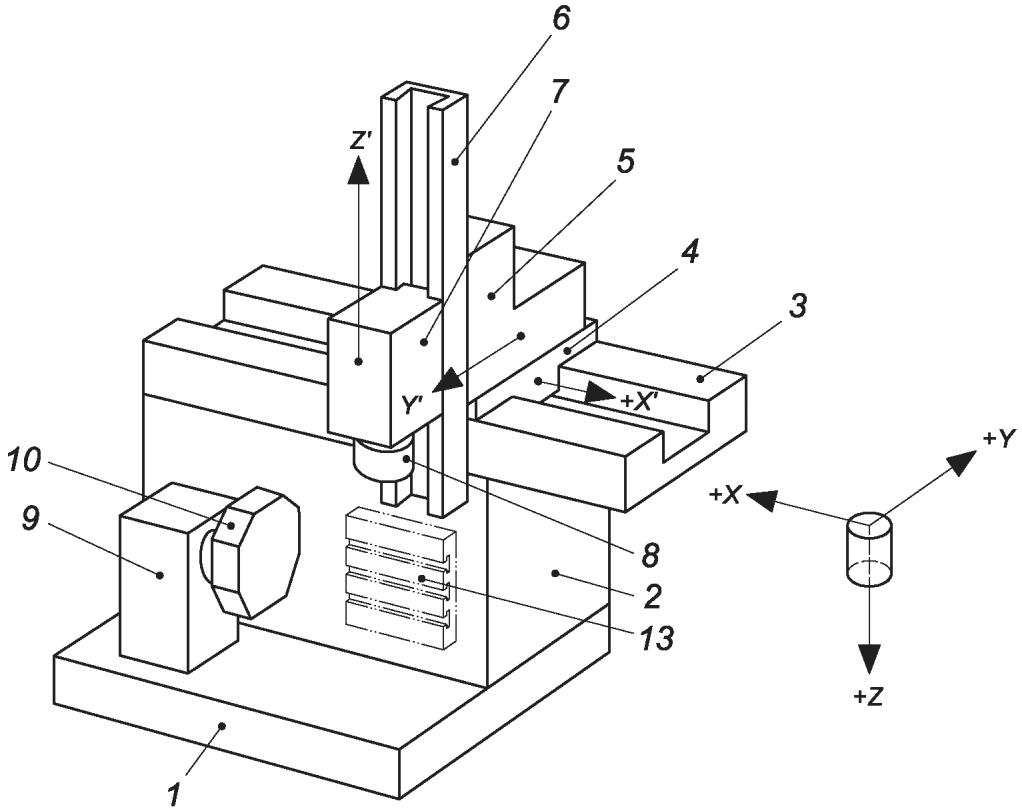
Перечень узлов см. в таблице 1.
Рисунок 4 — Пример перевернутого вертикального токарного центра (шпиндель с перемещением по оси Y)
Перечень узлов (см. рисунки 2, 3 и 4)
4.11 Револьверные головки
Вертикальные токарные центры имеют не только стационарные инструменты, но и приводные вращающиеся инструменты, которые устанавливаются на револьверной головке или инструментальной плите (элемент 13 на рисунках 2, 3 и 4). Когда количество инструментов, которые, как ожидается, будут использоваться, превышает возможности револьверной головки, может быть предусмотрена автоматическая смена инструментов в револьверной головке или смена револьверной головки. Устройство автоматической смены инструментов может также потребоваться в случаях приводных шпинделей, в которых инструменты могут устанавливаться автоматически. Однако ИСО 13041 не предоставляет никаких методов испытаний для операций по автоматической смене инструментов.
4.12 Размерные категории станков
Станки подразделяются на три размерные категории по критериям, представленным в таблице 2.
5 Испытания проверки геометрической точности
5.1 Шпиндель(и) для крепления обрабатываемой заготовки
| Цель Проверка торца шпинделя для крепления обрабатываемой заготовки: a) биение центрирующего диаметра; b) осевое биение торца шпинделя. | G1 | |||
Схема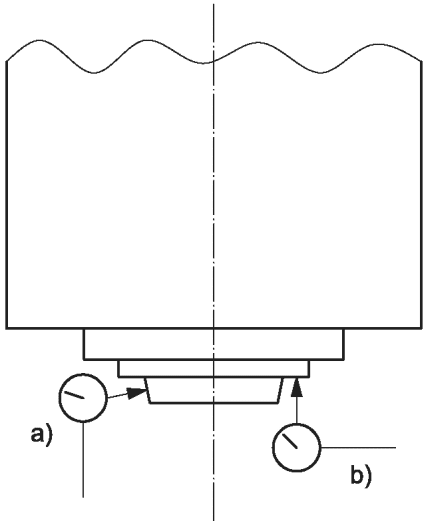 | ||||
| Допуск | Измеренное отклонение | |||
| Категория 1 | Категория 2 | Категория 3 | ||
| a) 0,005 | 0,008 | 0,012 | ||
| b) 0,008 | 0,010 | 0,015 | ||
| Средства измерений Датчик линейного перемещения. | ||||
| Замечания и ссылки на ИСО 230-1:1996, 5.612.2, 5.632 Измерения должны проводиться на всех шпинделях для крепления обрабатываемой заготовки. a) 5.612.2 Если поверхность коническая, наконечник датчика линейного перемещения должен быть перпендикулярен контактирующей поверхности. b) 5.632 Измерения должны выполняться на максимальном диаметре. | ||||
| Цель Проверка биения отверстия шпинделя для крепления обрабатываемой заготовки: a) на торце шпинделя; b) на расстоянии 300 мм от торца шпинделя. См. также испытание R1. | G2 | |||
Схема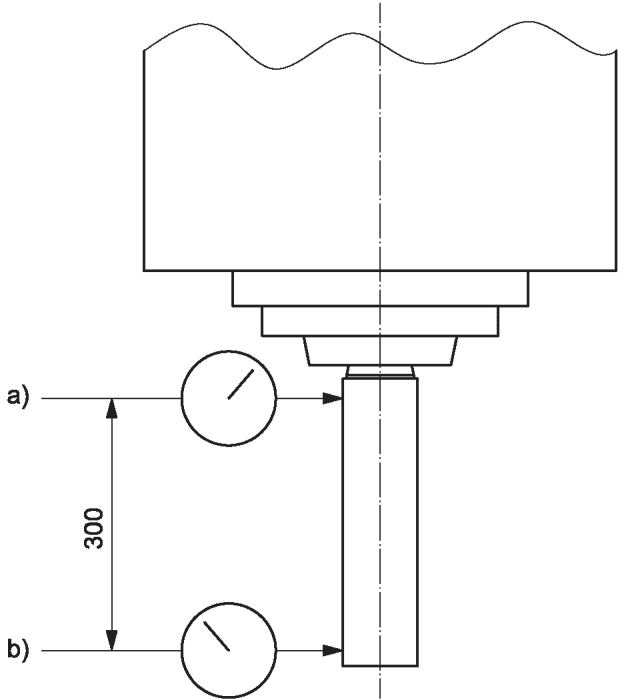 | ||||
| Допуск | Измеренное отклонение | |||
| Категория 1 | Категория 2 | Категория 3 | ||
| a) 0,010 | 0,015 | 0,020 | ||
| b) 0,015 | 0,020 | 0,025 | ||
| Средства измерений Датчик линейного перемещения и специальная контрольная оправка. | ||||
| Замечания и ссылки на ИСО 230-1, 5.612.3 При измерении биения шпинделя следует медленно поворачивать шпиндель, по меньшей мере, на два оборота в каждой точке измерения. Измерения следует повторять не менее четырех раз, причем каждый раз оправка должна поворачиваться на 90° относительно шпинделя. Среднее значение показаний должно быть зафиксировано. Необходимо принять меры для минимизации воздействия тангенциального торможения на наконечник измерительного прибора. Измерения следует выполнять на всех шпинделях для крепления обрабатываемой заготовки. | ||||
5.2 Зависимость между шпинделем(лями) для крепления обрабатываемой заготовки и осями линейного перемещения
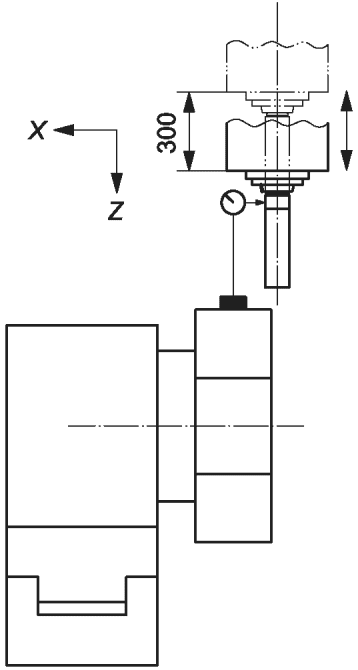
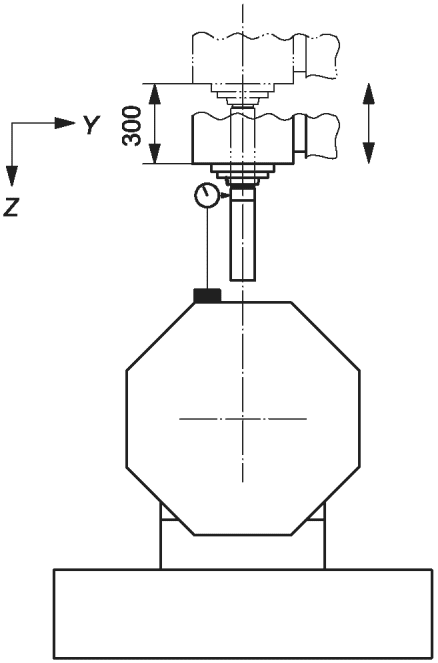
| Цель Проверка параллельности между перемещением по оси Z и оси вращения шпинделя для крепления обрабатываемой заготовки: a) в плоскости ZX; в) в плоскости YZ. | G3 | ||||
| Схема | |||||
 |  | ||||
| a) | b) | ||||
| Допуск | Измеренное отклонение | ||||
| Для длины измерения 300 или полного хода до 300: | |||||
| Категория 1 | Категория 2 | Категория 3 | |||
| a) 0,010 | 0,015 | 0,020 | |||
| b) 0,015 | 0,020 | 0,025 | |||
| Средства измерений Датчик линейного перемещения и специальная контрольная оправка. | |||||
| Замечания и ссылки на ИСО 230-1:1996, 5.412.1, 5.422.3 Для каждой плоскости измерения поворачивают шпиндель для крепления обрабатываемой заготовки, чтобы найти среднее положение биения, а затем перемещают головку шпинделя в направлении Z и снимают максимальную разницу показаний. В качестве альтернативы снимают показания вдоль контрольной оправки в поворотном положении, а затем поворачивают шпиндель на 180°, снимая показания в исходных положениях. Максимальная разница между двумя усредненными измерениями дает отклонение параллельности. Это испытание применяется ко всем шпинделям для крепления обрабатываемой заготовки и перемещениям по оси Z. | |||||
5.3 Угловые отклонения осевых линейных перемещений
| Цель Проверка угловых отклонений перемещения по оси Z: a) в плоскости YZ, EAZ; b) в плоскости ZX, EBZ. | G6 | |
| Примечание — Испытание применяется только в зоне обработки и не включает участок вспомогательных операций. | ||
Схема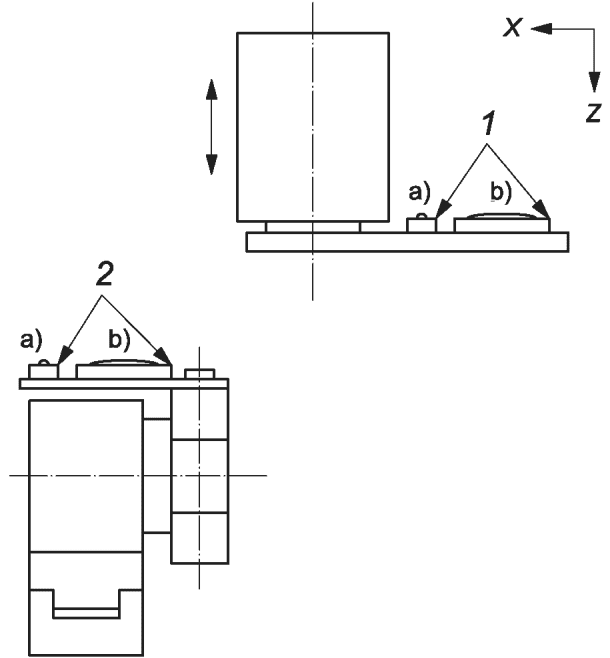 | 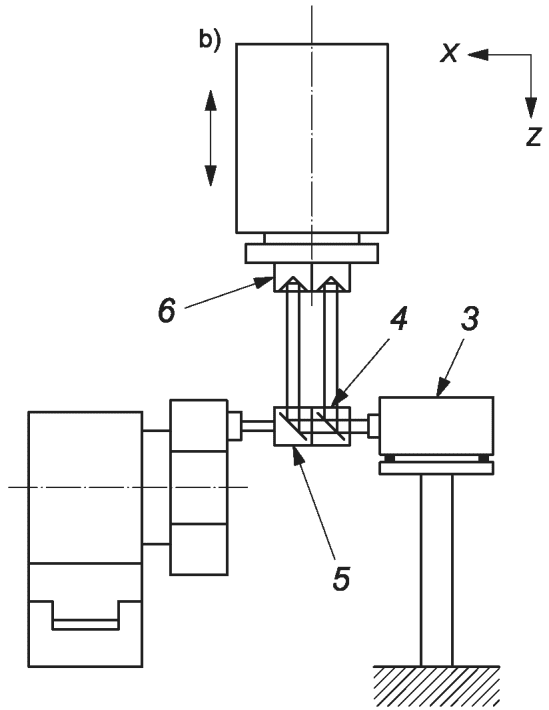 | |
| Метод прецизионного уровня | Метод лазерного интерферометра | |
| 1 — измерительный уровень; 2 — эталонный уровень; 3 — лазерная головка; 4 — интерферометр; 5 — устройство для отклонения луча; 6 — отражатели | ||
| Допуск Для a) и b), для перемещения по оси Z до 500: 0,040/1000 | Измеренное отклонение | |
| Средства измерений Прецизионный уровень и поверочная плита, лазерное измерительное оборудование или автоколлиматор. | ||
| Замечания и ссылки на ИСО 230-1:1996, 5.232.21, 5.232.22, 5.232.23 Устанавливают прецизионный уровень на специальной пластине, закрепленной горизонтально на торце шпинделя. Двунаправленные измерения должны проводиться как минимум в трех положениях, равномерно расположенных вдоль направления движения в обоих направлениях перемещения. За угловое отклонение принимается разность между максимальным и минимальным показаниями. | ||
| Цель Проверка угловых отклонений перемещения по оси X: a) в плоскости ZX, EBX (поперечный наклон, покатость); b) в плоскости YZ, EAX (продольный наклон); c) в плоскости XY, ECX («рыскание», поворот вокруг вертикальной оси). Примечание — Испытание применяется только в зоне обработки. | G7 |
Схема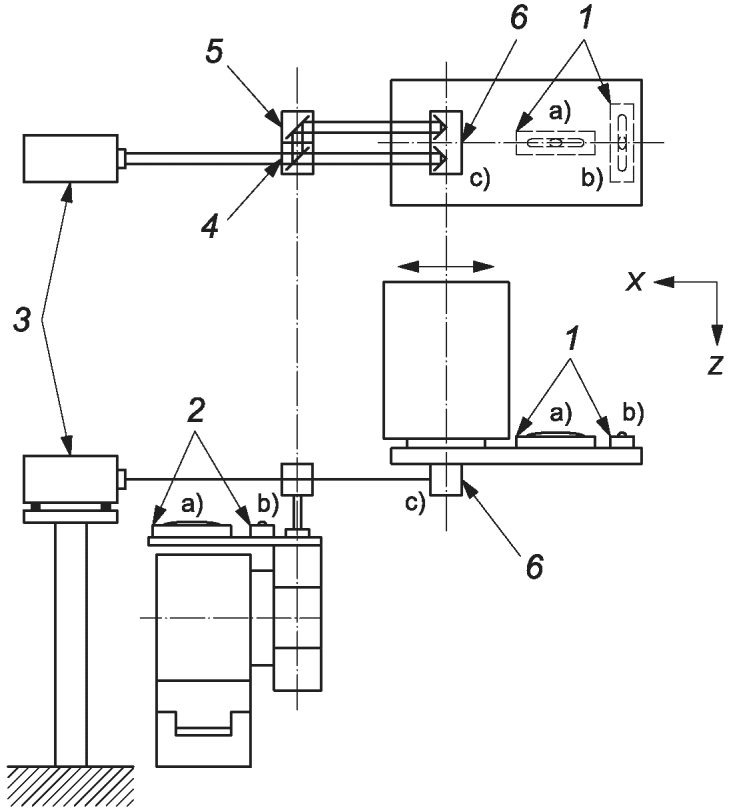 1 — измерительный уровень; 2 — эталонный уровень; 3 — лазерная головка; 4 — интерферометр; 5 — устройство для отклонения луча; 6 — отражатели | |
| Допуск Для a), b), и c), для перемещения по оси X до 500: 0,040/1000. | Измеренное отклонение |
| Средства измерений a) прецизионный уровень или автоколлиматор и отражатель или лазерное измерительное оборудование; b) прецизионный уровень; c) автоколлиматор и отражатель или лазерное измерительное оборудование. | |
| Замечания и ссылки на ИСО 230-1:1996, 5.232.21, 5.232.22, 5.232.23 Измерения следует выполнять в обоих направлениях перемещения не менее чем в трех положениях, расположенных равномерно по траектории оси X. За угловое отклонение принимается разность между максимальным и минимальным показаниями. | |
| Цель Проверка угловых отклонений перемещения по оси Y: a) в плоскости YZ, EAY (поперечный наклон, покатость); b) в плоскости ZX, EBY (продольный наклон); c) в плоскости XY, ECY («рыскание», поворот вокруг вертикальной оси). | G8 |
Схема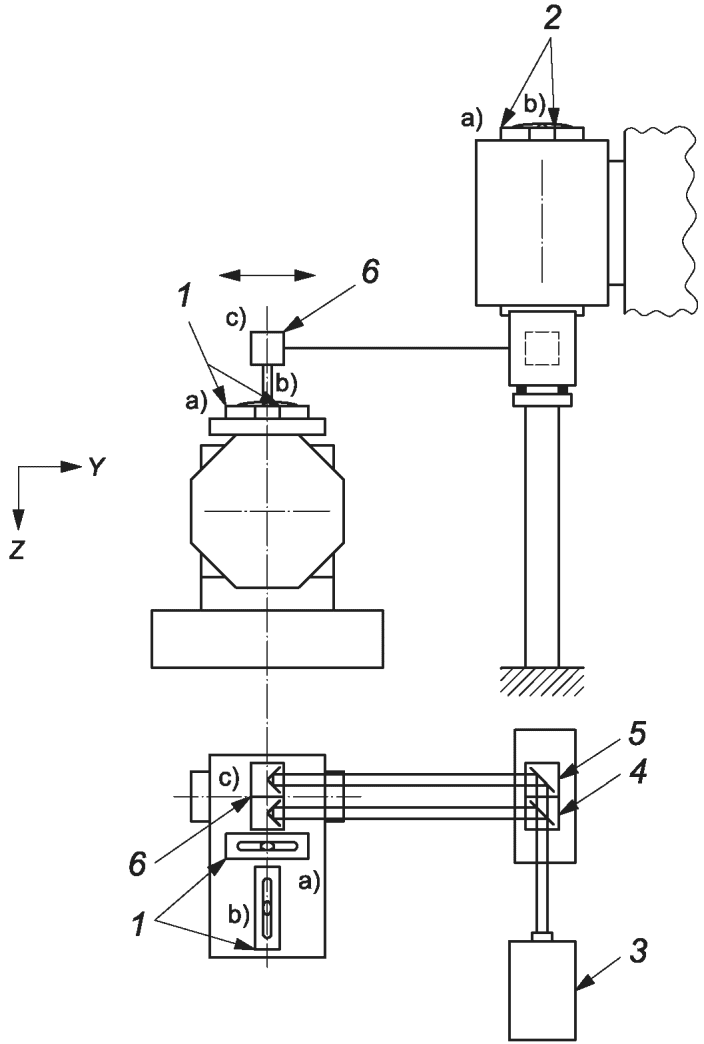 1 — измерительный уровень; 2 — эталонный уровень; 3 — лазерная головка; 4 — интерферометр; 5 — устройство для отклонения луча; 6 — отражатели | |
| Допуск Для a), b), и c), для траектории оси Y до 500: 0,1/1000. | Измеренное отклонение |
| Средства измерений a) прецизионный уровень, автоколлиматор или лазерное измерительное оборудование, специальная пластина; b) прецизионный уровень, специальная пластина; c) автоколлиматор или лазерное измерительное оборудование, специальная пластина. | |
| Замечания и ссылки на ИСО 230-1:1996, 5.232.21, 5.232.22, 5.232.23 Устанавливают измерительное оборудование (прецизионный уровень, отражатель) на специальную пластину, закрепленную на инструментальной пластине или револьверной головке, и закрепляют вторую пластину на торце шпинделя. Измерения следует выполнять в обоих направлениях перемещения не менее чем в трех положениях, расположенных равномерно по траектории. За угловое отклонение принимается разность между максимальным и минимальным показаниями. | |
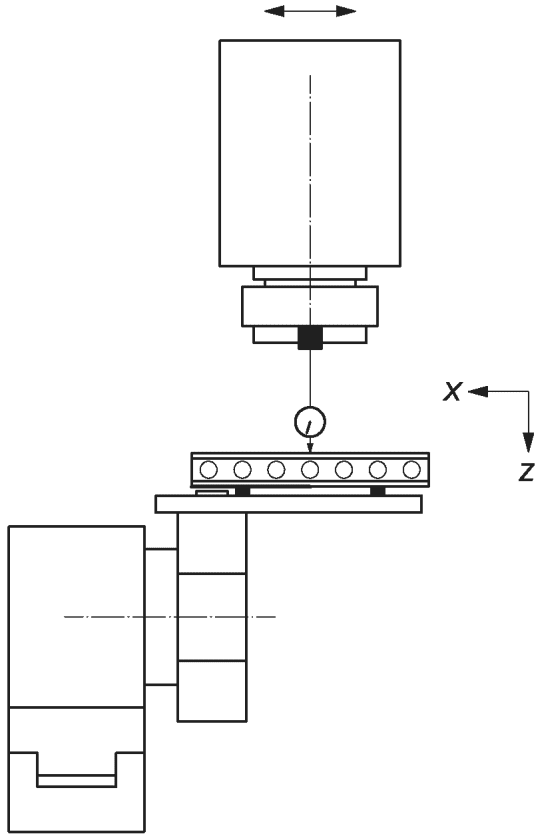
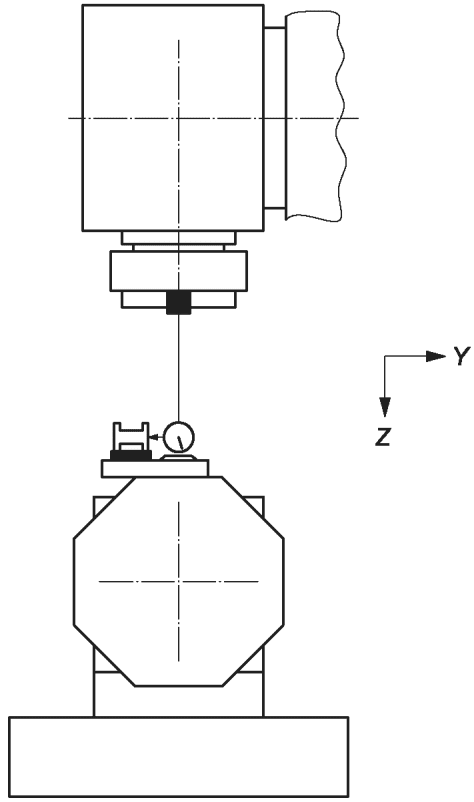
| Цель Проверка прямолинейности перемещения по оси X: a) в вертикальной плоскости ZX, EZX; b) в горизонтальной плоскости XY, EYX. | G9 | |
| Схема | ||
 |  | |
| a) | b) | |
| Допуск Для a) и b): 0,02 на длину измерения 300. | Измеренное отклонение | |
| Средства измерений Для пунктов a) и b) поверочная линейка, регулируемый блок и датчик линейного перемещения или оптические средства измерений. | ||
| Замечания и ссылки на ИСО 230-1:1996, 5.212.11 и 5.232.11 Если револьверный суппорт перемещается в направлении оси Y, следует расположить его так, чтобы средняя линия оси шпинделя для крепления обрабатываемой заготовки находилась на одной линии с гнездом револьверного суппорта. Фиксируют переднюю шпиндельную бабку в положении рядом с револьверным суппортом. Помещают эталонный образец прямолинейности (линейку, отражатель для проверки прямолинейности, телескоп для выравнивания) на револьверный суппорт параллельно движению оси X. Примечание — «Параллельно» в данном контексте означает, что показания на обоих концах движения дают одинаковое значение, и что в этом случае максимальная разница показаний дает отклонение прямолинейности. Устанавливают датчик линейного перемещения, интерферометр или образец на шпинделе рядом с положением заготовки. Для станков, использующих инструментальные блоки, установленные на инструментальной плите, требующих сверхдлинного хода оси X, на рабочем шпинделе может быть установлена более короткая линейка с датчиком линейного перемещения, установленным на револьверном суппорте и инструментальной плите. В этой настройке повторная установка датчика линейного перемещения необходима, когда достигается конец линейки. Этот метод может оказаться более практичным для охвата всего диапазона перемещений, чем установка очень длинной линейки, консольно закрепленной на револьверной головке. | ||
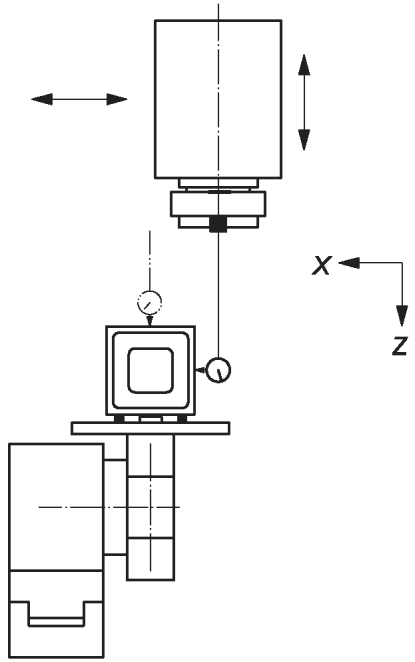
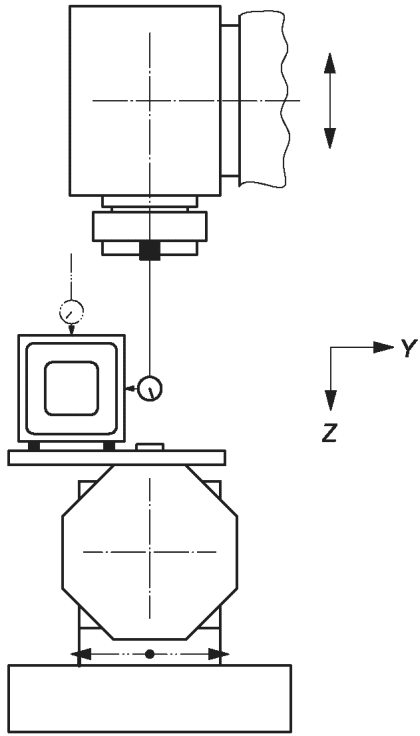
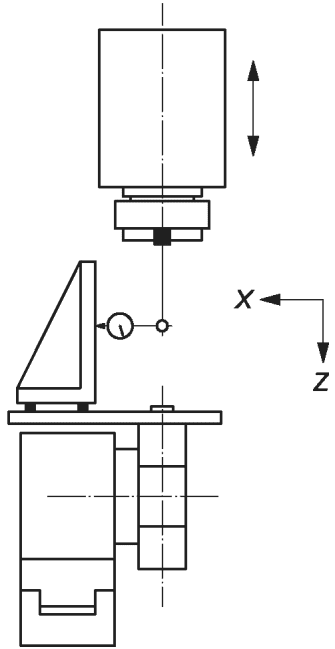
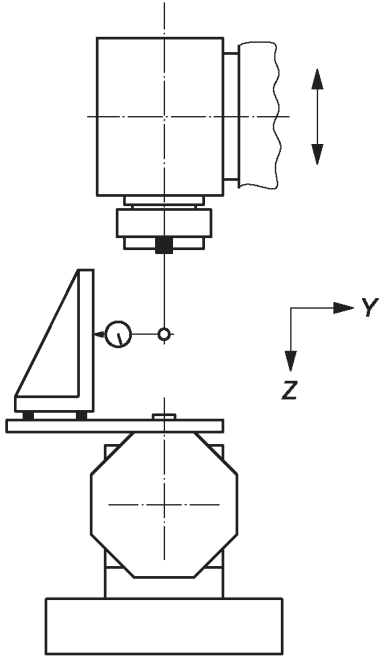
| Цель Проверка прямолинейности перемещения по оси Z: a) в плоскости XZ, EXZ; b) в плоскости YZ, EYZ. | G10 | |
| Схема | ||
 |  | |
| a) | b) | |
| Допуск Для a) и b): 0,02 на длину измерения 300. | Измеренное отклонение | |
| Средства измерений Для a) и b) прецизионный угольник, регулируемый блок и датчик линейного перемещения или оптические средства измерений. | ||
| Замечания и ссылки на ИСО 230-1:1996, 5.212.11, 5.232.11 Эталонный образец прямолинейности (отражатель для проверки прямолинейности, телескоп для выравнивания) должен быть размещен на револьверном суппорте параллельно движению оси Z. Примечание — «Параллельно» в данном контексте означает, что показания на обоих концах движения имеют одинаковое значение, и что в этом случае максимальная разница показаний дает отклонение прямолинейности. Устанавливают датчик линейного перемещения, интерферометр или образец на шпиндельную бабку шпинделя для крепления обрабатываемой заготовки рядом с положением заготовки. Измерительная линия должна располагаться близко к оси вращения шпинделя для крепления обрабатываемой заготовки. В качестве альтернативы можно использовать испытательную установку в соответствии с G3 (контрольная оправка, установленная на шпинделе для крепления обрабатываемой заготовки, и датчик линейного перемещения, установленный на револьверном суппорте). | ||
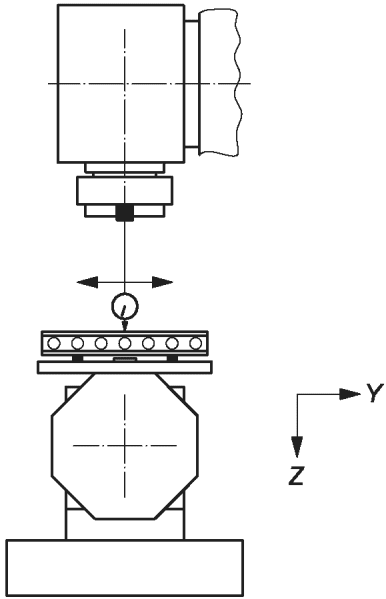
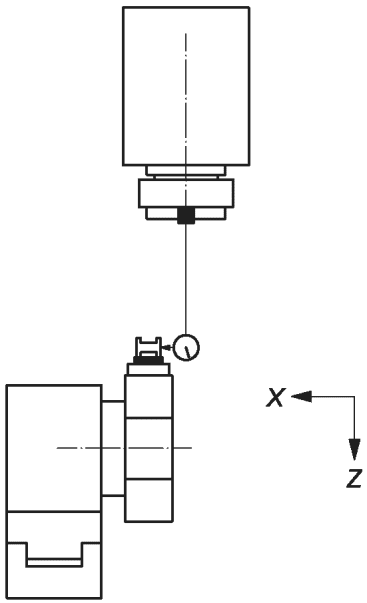
| Цель Проверка прямолинейности перемещения по оси Y: a) в вертикальной плоскости YZ, EZY; b) в горизонтальной плоскости XY, EXY. | G11 | |
| Схема | ||
 |  | |
| a) | b) | |
| Допуск Для a) и b): 0,02 на длину измерения 300. | Измеренное отклонение | |
| Средства измерений Для a) и b) линейка, регулируемые блоки и датчик линейного перемещения. | ||
| Замечания и ссылки на ИСО 230-1:1996, 5.212.11, 5.232.11 Эталонный образец прямолинейности (отражатель для проверки прямолинейности, телескоп для выравнивания) должен быть размещен на револьверном суппорте параллельно движению оси Y. Примечание — «Параллельно» в этом контексте означает, что показания на обоих концах движения имеют одинаковое значение, и что в этом случае максимальная разница показаний дает отклонение прямолинейности. Устанавливают датчик линейного перемещения, интерферометр или образец на шпиндельную бабку шпинделя для крепления обрабатываемой заготовки рядом с положением заготовки. Измерительная линия должна располагаться близко к оси вращения шпинделя для крепления обрабатываемой заготовки. | ||
5.4 Револьверная головка и электроприводные инструменты
5.4.1 Поверхность держателя инструментов револьверной головки
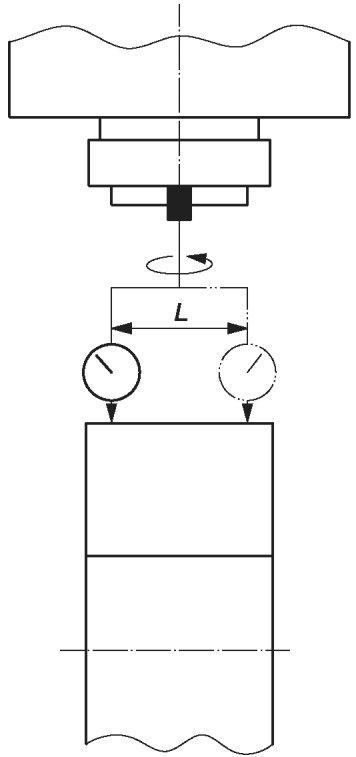
| Цель Проверка перпендикулярности поверхностей держателя инструмента револьверной головки к перемещению по оси X: a) в плоскости ZX; b) в плоскости XY. Примечание — Испытание применяется к поверхностям держателя инструмента револьверной головки, параллельным плоскости YZ. | G13 |
Схема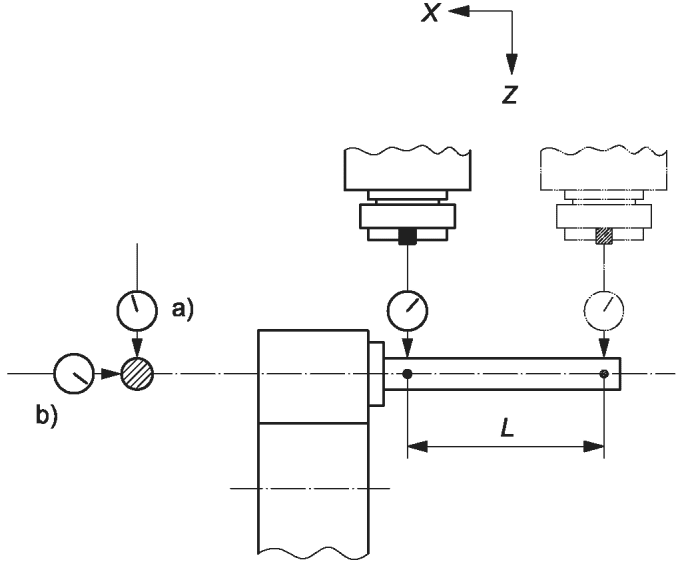 L — длина измерения | |
| Допуск a) и b): 0,02 для L = 100. | Измеренное отклонение |
| Средства измерений Контрольная оправка и датчик линейного перемещения. | |
| Замечания и ссылки на ИСО 230-1:1996, 5.512.1, 5.512.4 Повторяют испытание для каждой поверхности держателя инструмента револьверной головки. | |
5.4.2 Отверстие держателя инструмента револьверной головки
| Цель Проверка параллельности оси отверстия держателя инструмента револьверной головки и перемещения по оси Z: a) в плоскости ZX; b) в плоскости YZ. Примечание — Испытание применяется к револьверным головкам, у которых отверстия держателя инструмента параллельны перемещению по оси Z. | G14 |
Схема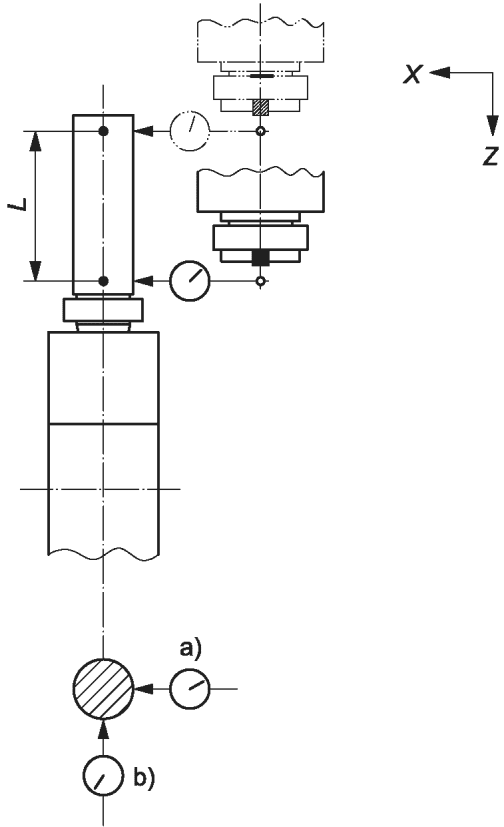 L — длина измерения | |
| Допуск Для a) и b): 0,02 для L = 100. | Измеренное отклонение |
| Средства измерений Контрольная оправка и датчик линейного перемещения. | |
| Замечания и ссылки на ИСО 230-1:1996, 5.422.3 Повторяют испытание для каждого отверстия держателя инструмента револьверной головки. Закрепляют оправку в отверстии держателя инструмента револьверной головки и закрепляют датчик линейного перемещения на шпинделе для крепления обрабатываемой заготовки так, чтобы наконечник датчика линейного перемещения касался оправки в плоскости ZX/YZ. Предпочтительно устанавливают датчик линейного перемещения на корпусе шпинделя, чтобы избежать блокировки шпинделя. | |
| Цель Проверка параллельности оси отверстия держателя инструмента револьверной головки и перемещения по оси X: a) в плоскости ZX; b) в плоскости XY. Примечание — Испытание применяется к револьверным головкам, у которых отверстия держателя инструмента параллельны перемещению по оси X. | G15 |
Схема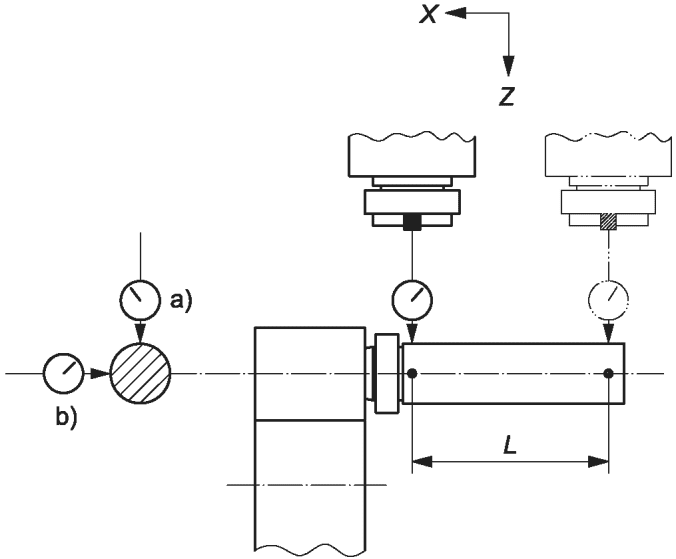 L — длина измерения | |
| Допуск Для a) и b): 0,02 и L = 100. | Измеренное отклонение |
| Средства измерений Контрольная оправка и датчик линейного перемещения. | |
| Замечания и ссылки на ИСО 230-1:1996, 5.422.3 Повторяют испытание для каждого отверстия для крепления инструмента револьверной головки. Прикрепляют оправку к отверстию держателя инструмента револьверной головки, а датчик линейного перемещения к шпинделю для крепления обрабатываемой заготовки так, чтобы наконечник датчика линейного перемещения касался оправки в плоскости ZX/XY. Предпочтительно устанавливают датчик линейного перемещения на корпусе шпинделя, чтобы избежать блокировки шпинделя. | |
5.4.3 Револьверная головка для приводных инструментов
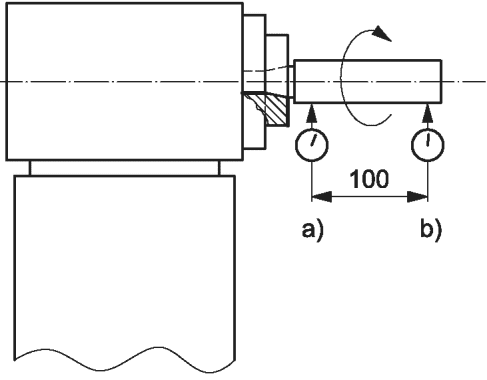
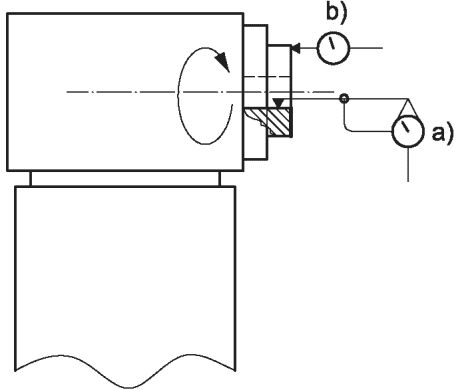
| Цель Проверка биения и радиального (или торцевого) биения инструментального шпинделя(ей), отверстия и торца. 1) Биение внутреннего конического отверстия: a) на торце шпинделя; b) на расстоянии 100 мм от торца шпинделя. 2) Цилиндрическое отверстие: a) биение торца шпинделя; b) радиальное (или торцевое) биение поверхности инструментального шпинделя. | G16 | ||||
| Схема | |||||
 |  | ||||
| 1) | 2) | ||||
| Допуск | Измеренное отклонение | ||||
| 1) a): | 0,010 | b) 0,015 | |||
| 2) a) и b): | 0,010 | ||||
| Средства измерений 1) Контрольная оправка и датчик линейного перемещения. 2) Датчик линейного перемещения. | |||||
| Замечания и ссылки на ИСО 230-1:1996, 5.612.3, 5.632 Измерения должны выполняться на всех инструментальных шпинделях. Для 1) повторяют измерения не менее четырех раз, повернув оправку на 90° относительно шпинделя. Записывают среднее значение показаний. Необходимо принять меры для минимизации влияния тангенциального торможения на наконечник измерительного прибора. Проверка 2) b) на максимально возможном радиусе. | |||||
| Цель Проверка параллельности между осью инструментального шпинделя и перемещением по оси Z: a) в плоскости ZX; b) в плоскости YZ. Примечание — Испытание применяется ко всем вращающимся шпинделям револьверной головки, параллельным оси Z. | G17 |
Схема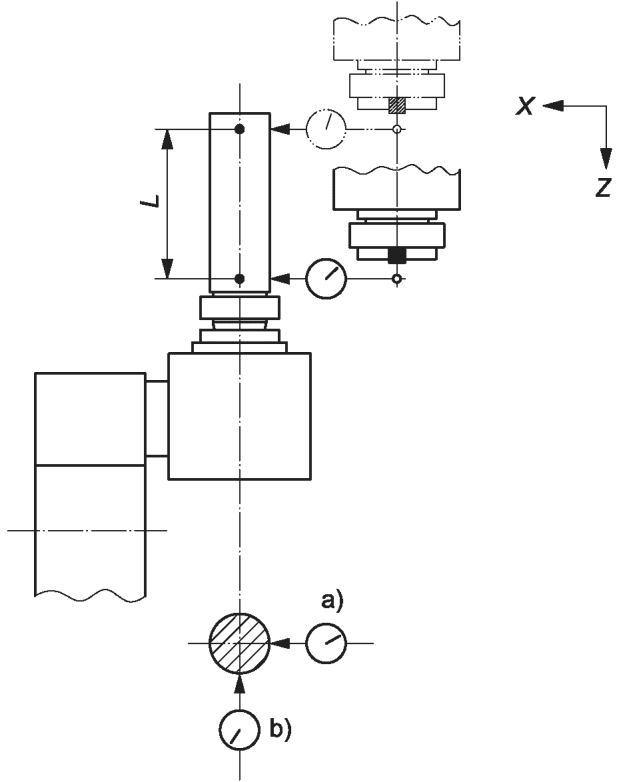 L — длина измерения | |
| Допуск Для a) и b): 0,02 для L = 100. | Измеренное отклонение |
| Средства измерений Контрольная оправка и датчик линейного перемещения. | |
| Замечания и ссылки на ИСО 230-1:1996, 5.412.1, 5.422.3 Поворачивают инструментальный шпиндель, чтобы найти среднее положение биения, а затем перемещают шпиндель для крепления обрабатываемой заготовки в направлении оси Z. Следует взять максимальную разницу показаний. В качестве альтернативы снимают показания вдоль контрольной оправки в поворотном положении, а затем поворачивают шпиндель на 180° и снимают показания в исходных положениях. Максимальная разница двух усредненных измерений дает значение отклонения параллельности. Предпочтительно устанавливают датчик линейного перемещения на корпус шпинделя, чтобы избежать блокировки шпинделя. Соответствующие испытания должны применяться для вращающихся шпинделей револьверной головки, которые параллельны оси Y или X. | |
5.4.4 Точность и повторяемость индексации револьверной головки
| Цель a) проверка повторяемости индексации револьверной головки (плоскость XY); b) проверка повторяемости движения револьверной головки в радиальном направлении (плоскость ZX). | G18 | ||||
Схема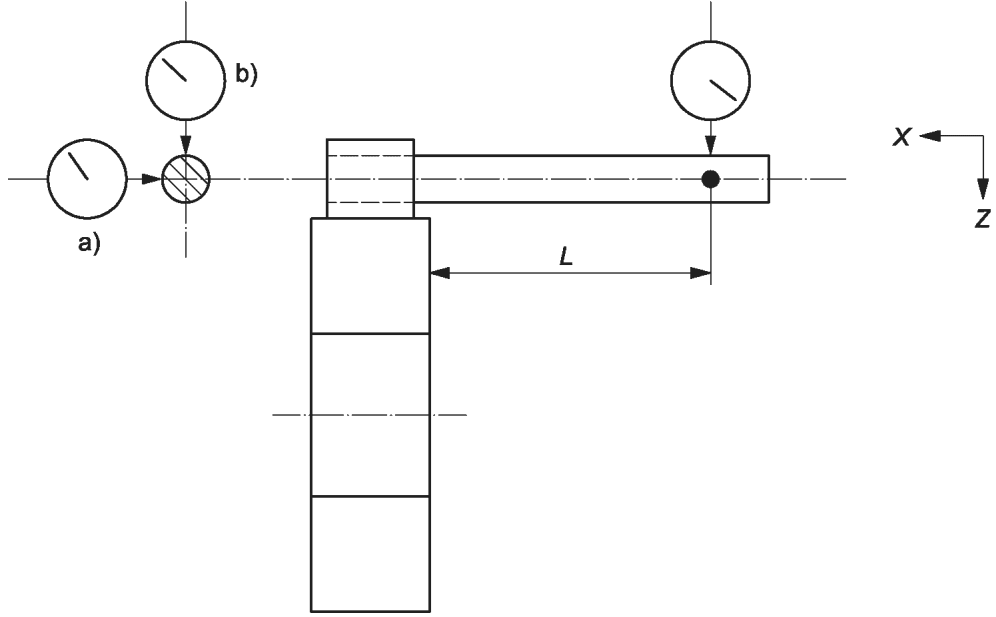 L — длина измерения | |||||
| Допуск | Измеренное отклонение | ||||
| Категория 1 | Категория 2 | Категория 3 | |||
| L = 50 | L = 100 | L = 100 | |||
| a) и b): | 0,005 | 0,010 | 0,015 | ||
| Средства измерений Контрольная оправка и датчик линейного перемещения. | |||||
| Замечания и ссылки на ИСО 230-1:1996, 6.42 Измерения следует проводить на расстоянии L от лицевой стороны револьверной головки или установочной поверхности инструмента. При положении головки в середине хода следует расположить датчики линейного перемещения таким образом, чтобы они могли соприкасаться с контрольной оправкой в позициях измерения 0° и 90°. Записывают индексное положение револьверной головки, положение оси и показания датчика линейного перемещения. Отделяют измерительные приборы от контрольной оправки на фоне оси, параллельной оси оправки, затем поворачивают револьверную головку на 360° и перемещают измерительные приборы в положение измерения при автоматическом цикле. Записывают показания датчика линейного перемещения. Повторяют цикл три раза, сбросив датчик линейного перемещения на ноль начала испытания. Отклонением служит наибольшая разность из трех полученных показаний. Предпочтительно устанавливают датчик линейного перемещения на корпус шпинделя, чтобы избежать блокировки шпинделя. Повторяют испытание как минимум в трех различных ориентациях револьверной головки, устанавливая датчик линейного перемещения на ноль для каждого положения. Примечание — Повторяемость позиционирования линейных осей (используется для обнуления датчиков линейного перемещения) может влиять на результат измерения. | |||||
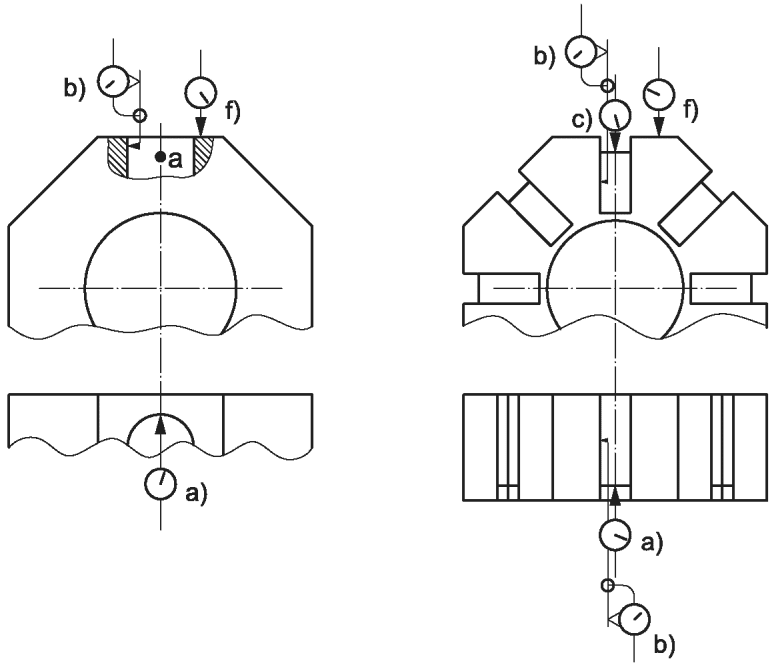
5.5 Поворотная головка шпинделя для крепления обрабатываемой заготовки
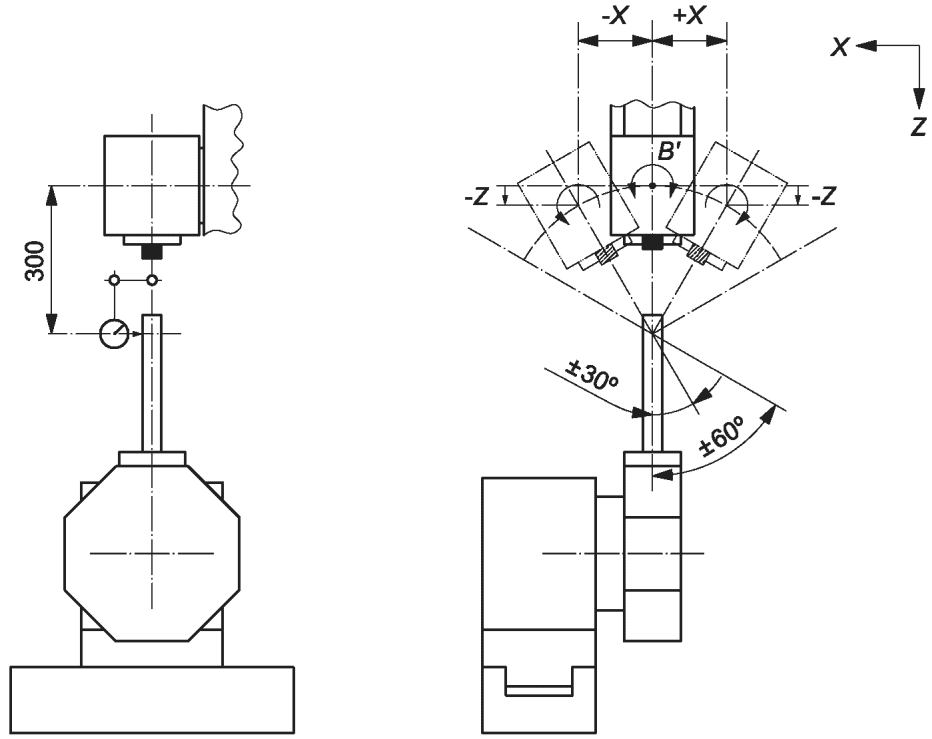
6 Испытания на проверку точности осей вращения
6.1 Точность вращения шпинделя для крепления обрабатываемой заготовки
| Цель Проверка точности оси вращения шпинделя для крепления обрабатываемой заготовки: a) радиальная погрешность перемещения шпинделя, EXC; b) осевая погрешность перемещения шпинделя, EZC. | R1 | ||||||
| Схема | |||||||
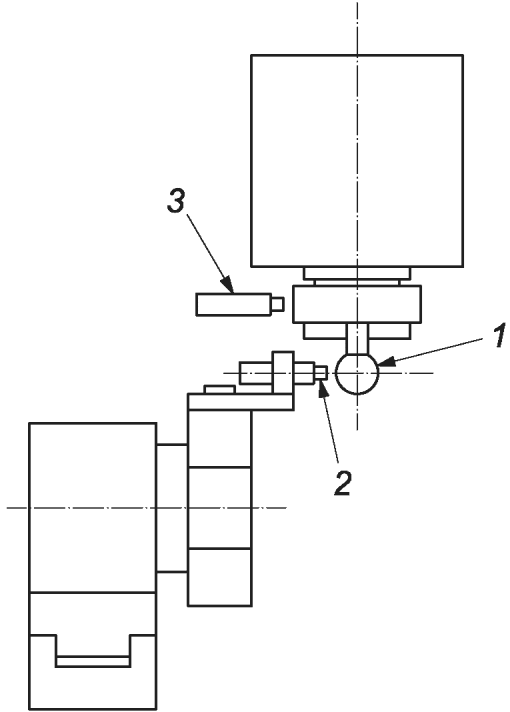 | 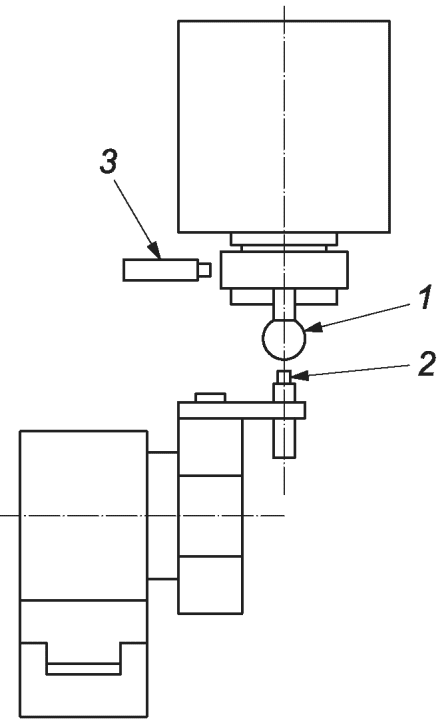 | ||||||
| a) | b) | ||||||
| 1 — эталонный образец (тестовый шарик); 2 — датчики перемещения; 3 — прибор для угловых измерений (или триггерный датчик) | |||||||
| Допуск | Измеренное отклонение | ||||||
| В процентах от максимальной скорости | В процентах от максимальной скорости | ||||||
| 10% | 50% | 100% | 10% | 50% | 100% | ||
| a) общее значение радиальной погрешности перемещения EXC; | a) | ||||||
| b) | |||||||
| b) общее значение осевой погрешности перемещения EYC. | |||||||
| Если минимальная скорость больше чем 10% от максимальной скорости, то шпиндель должен работать на минимальной скорости. Если производитель/поставщик и пользователь по взаимному согласию решат включить это испытание в договорные процедуры приемки станка, то они также должны по взаимному согласию определить соответствующие допуски, которые будут применяться. Примечание — Допуски для данного испытания могут быть предоставлены в следующей редакции этой части ISO 13041 в зависимости от наличия проверенных данных о подобных измерениях характеристик шпинделя в промышленных условиях. | |||||||
| Средства измерений Прецизионная сфера, бесконтактные датчики линейного перемещения и прибор для угловых измерений. В качестве альтернативы, прецизионная сфера расположена с небольшим эксцентриситетом по отношению к средней линии оси шпинделя и бесконтактным датчикам линейного перемещения. | |||||||
| Примечания и ссылки на ИСО 230-7 Настоящее испытание является испытанием с фиксацией шпинделя в направлении повышенной чувствительности, в соответствии с ИСО 230-7:2006, 5.5. После установки измерительного оборудования шпиндель должен быть разогрет на скорости 50% от максимальной в течение 10 мин, если иное не согласовано между производителем/поставщиком и пользователем. Общая погрешность перемещения и значение общей погрешности перемещения определены в ИСО 230-7:2006, 3.2.4 и 3.5.1 соответственно. a) Общая радиальная погрешность перемещения (EXC) Измерение радиальной погрешности перемещения выполняется в соответствии с ИСО 230-7:2006, 5.4.2. Радиальная погрешность перемещения должна измеряться как можно ближе к торцу шпинделя. Для радиальной погрешности перемещения EXC должна быть представлена полярная диаграмма общей погрешности перемещения (см. ISO 230-7:2006, 3.3.1) с центром окружности наименьших квадратов (LSC) (см. ИСО 230-7:2006, 3.4.3). в) Общая осевая погрешность перемещения (EZC) Измерение осевой погрешности перемещения выполняется в соответствии с ИСО 230-7:2006, 5.4.4. Для осевой погрешности перемещения EZC должна быть представлена полярная диаграмма общей погрешности перемещения (см. ИСО 230-7:2006, 3.3.1) с центром в виде полярной диаграммы (PC) (см. ИСО 230-7:2006, 3.4.1). Для этих испытаний должны указываться следующие параметры: - радиальные и осевые положения, в которых производятся измерения; - название всех используемых образцов, позиций и приспособлений; - расположение измерительной установки; - положение всех ступеней линейного или вращательного позиционирования, которые связаны испытываемым устройством; - направляющий угол чувствительного направления, например, осевые, радиальные или промежуточные углы, если применимо; - представление результатов измерений, например, значение погрешности перемещения, диаграмма в полярных координатах, временная диаграмма, частотная диаграмма; - скорость вращения шпинделя (нулевая для статической погрешности перемещения); - продолжительность времени в секундах или число оборотов шпинделя; - соответствующая процедура прогрева или обкатки; - частотная характеристика контрольно-измерительных приборов, данная в герцах или циклах на оборот, в том числе спад частотной характеристики любых электронных фильтров, и — в случае применения цифровых контрольно-измерительных приборов — указывают дискретность перемещения и частоту отсчетов; - структурный цикл, включая положение и ориентацию датчиков относительно корпуса шпинделя, из которого сообщается ошибка перемещения, заданные объекты испытания, по отношению к которым расположены оси шпинделя и исходная система координат, а также элементы, соединяющие эти объекты; - время и дата измерения; - информация о действующей поверке (калибровке) средств измерений; - другие рабочие параметры, которые могут повлиять на измерение, такие как температура окружающей среды. Это испытание может быть проведено с помощью метода измерения по трем точкам, описанного в приложении A. | |||||||
6.2 Точность вращения инструментального шпинделя
| Цель Проверка точности оси вращения инструментального шпинделя: a) радиальная погрешность перемещения инструментального шпинделя, ERA; b) осевая погрешность перемещения инструментального шпинделя, EXA. | R2 | ||||||
| Схема | |||||||
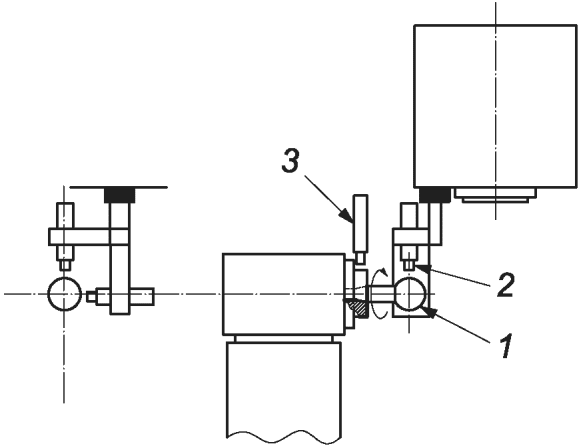 | 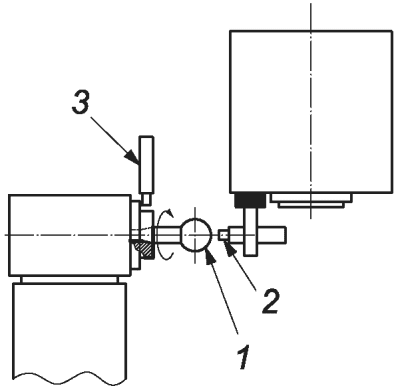 | ||||||
| a) | в) | ||||||
| 1 — эталонный образец (тестовый шарик); 2 — датчики перемещения; 3 — прибор для угловых измерений (или триггерный датчик) | |||||||
| Допуск | Измеренное отклонение | ||||||
| В процентах от максимальной скорости | |||||||
| 10% | 50% | 100% | В процентах от максимальной скорости | ||||
| a) общее значение радиальной погрешности перемещения, ERA; | |||||||
| 10% | 50% | 100% | |||||
| b) общее значение осевой погрешности перемещения, EXA. | a) | ||||||
| b) | |||||||
| Если минимальная скорость больше чем 10% от максимальной скорости, то шпиндель должен работать на минимальной скорости. Если производитель/поставщик и пользователь по взаимному согласию решат включить это испытание в договорные процедуры приемки станка, то они также должны по взаимному согласию определить соответствующие допуски, которые будут применяться. Примечание — Допуски для данного испытания могут быть предоставлены в следующей редакции этой части ИСО 13041 в зависимости от наличия проверенных данных о подобных измерениях характеристик шпинделя в промышленных условиях. | |||||||
| Средства измерений Прецизионная сфера, бесконтактные датчики линейного перемещения и прибор для угловых измерений. В качестве альтернативы, прецизионная сфера расположена с небольшим эксцентриситетом по отношению к средней линии оси шпинделя, и бесконтактным датчикам линейного перемещения. | |||||||
| Замечания и ссылки на ИСО 230-7 Настоящее испытание является испытанием шпинделя с чувствительным направлением вращения в соответствии с ИСО 230-7:2006, 5.4. После установки измерительного инструмента шпиндель должен быть разогрет на скорости 50% от максимальной в течение 10 мин, если иное не согласовано между производителем/поставщиком и пользователем. Общая погрешность перемещения и значение общей погрешности перемещения определены в ИСО 230-7:2006, 3.2.4 и 3.5.1 соответственно. a) Общая радиальная погрешность перемещения (ERA) Измерение радиальной погрешности перемещения выполняется в соответствии с ИСО 230-7:2006, 5.4.2. Радиальная погрешность перемещения должна измеряться как можно ближе к торцу шпинделя. Для радиальной погрешности перемещения ERA должна быть представлена полярная диаграмма общей погрешности перемещения (см. ИСО 230-7:2006, 3.3.1) с центром окружности наименьших квадратов (LSC) (см. ИСО 230-7:2006, 3.4.3). в) Общая осевая погрешность перемещения (EXA) Измерение общей осевой погрешности перемещения описано в ИСО 230-7:2006, 5.4.4. Для осевой погрешности перемещения EXA должна быть представлена полярная диаграмма общей погрешности перемещения (см. ИСО 230-7:2006, 3.3.1) с центром в виде полярной диаграммы (PC) (см. ИСО 230-7:2006, 3.4.1). Для этих испытаний должны указываться следующие параметры: - радиальные и осевые положения, в которых производятся измерения; - название всех используемых образцов, позиций и приспособлений; - расположение измерительной установки; - положение всех ступеней линейного или вращательного позиционирования, которые связаны испытываемым устройством; - направляющий угол чувствительного направления, например, осевые, радиальные или промежуточные углы, если применимо; - представление результатов измерений, например, значение погрешности перемещения, диаграмма в полярных координатах, временная диаграмма, частотная диаграмма; - скорость вращения шпинделя (нулевая для статической погрешности перемещения); продолжительность времени в секундах или число оборотов шпинделя; - соответствующая процедура прогрева или обкатки; - частотная характеристика контрольно-измерительных приборов, данная в герцах или циклах на оборот, в том числе спад частотной характеристики любых электронных фильтров, и — в случае применения цифровых контрольно-измерительных приборов — указывают дискретность перемещения и частоту отсчетов; - структурный цикл, включая положение и ориентацию датчиков относительно корпуса шпинделя, из которого сообщается ошибка перемещения, заданные объекты испытания, по отношению к которым расположены оси шпинделя и исходная система координат, а также элементы, соединяющие эти объекты; - время и дата измерения; - информация о действующей поверке (калибровке) средств измерений; - другие рабочие параметры, которые могут повлиять на измерение, такие как температура окружающей среды. | |||||||
МЕТОД ИЗМЕРЕНИЯ ПО ТРЕМ ТОЧКАМ
Отклонение округлости образца, используемого при измерении погрешности оси вращения, влияет на результаты измерений. Метод измерения, представленный в этом приложении, который использует три радиально расположенных датчика линейного перемещения против «неидеального» образца, является одним из способов устранения влияния отклонений округлости образца на измерения оси вращения.
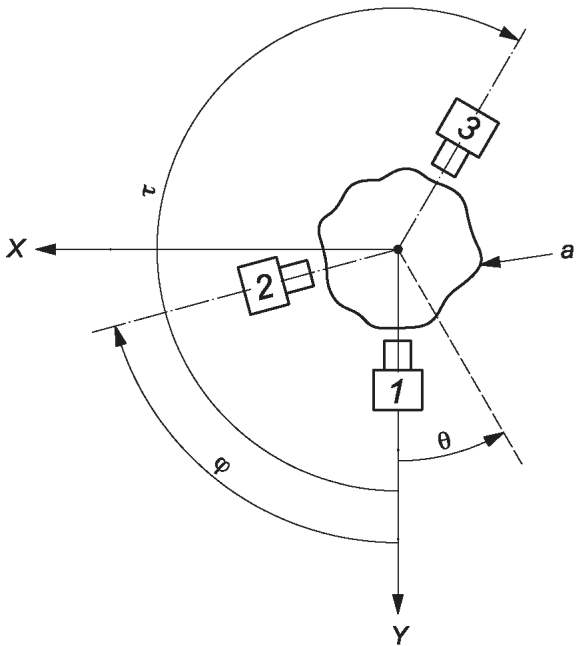
с 1 — 3 - датчики; \theta — угол, измеренный от оси Y; \tau — угол
между датчиком 1 и датчиком 3; \varphi — угол между датчиком 1
и датчиком 2; a — профиль округлости
Как показано на рисунке A.1, угол между датчиком 1 и датчиком 2 выражается как \varphi , а угол между датчиком 1 и датчиком 3 выражается как \tau . Угол, измеренный от оси Y, равен \theta . Профиль округлости эталонного образца (испытательного стержня) выражается как r(\theta) . Кроме того, x(\theta) и y(\theta) представляют собой радиальную погрешность перемещения в направлениях X и Y. Выходной сигнал этих трех датчиков задается уравнением (A.1).
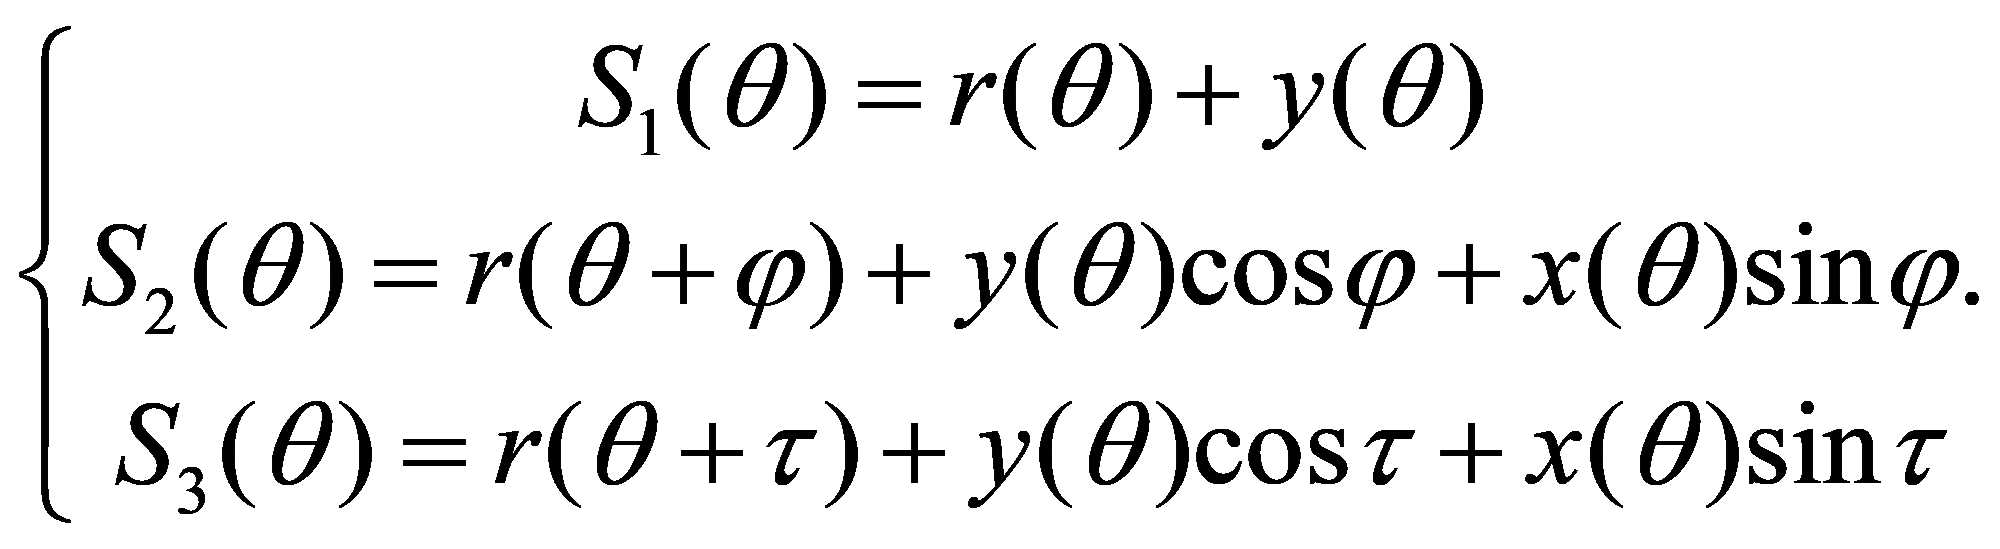 (A.1)
После умножения коэффициентов 1, p, q на выходной сигнал датчика 1, датчика 2 и датчика 3 общая сумма определяется как S(\theta)
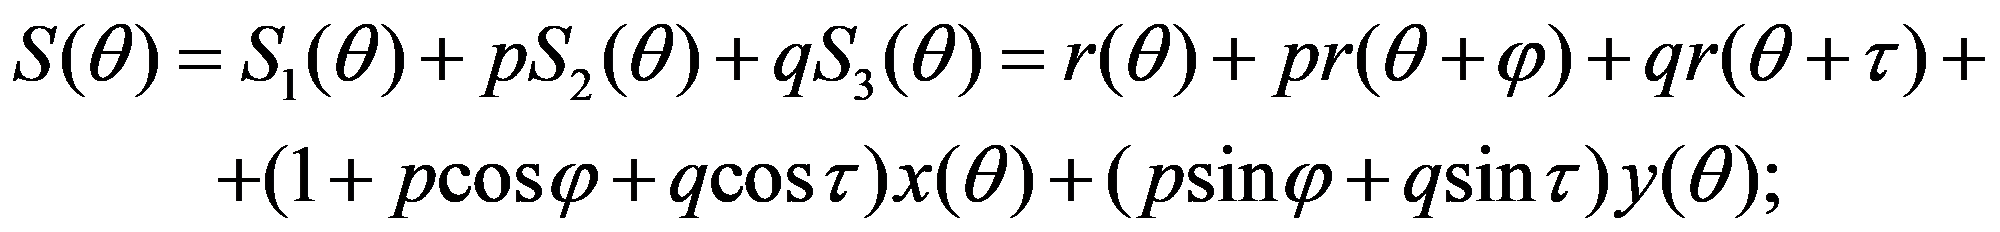 (A.2)
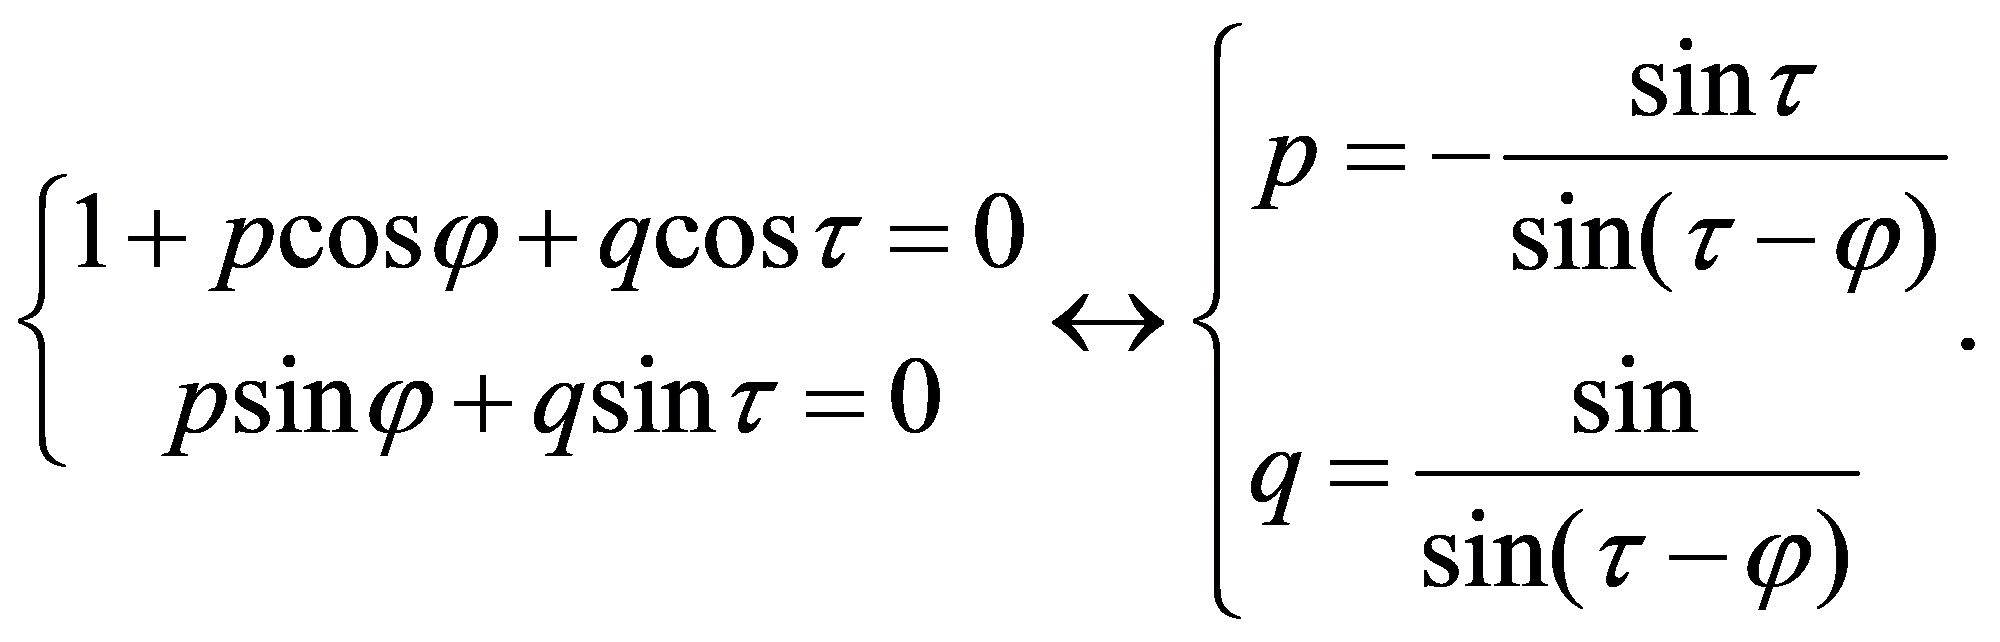 (A.3)
Если p, q, \varphi , \tau выбраны так, чтобы удовлетворять уравнению (A.3), то уравнение (A.2) становится независимым от погрешности перемещения, x(\theta) и y(\theta) . Профиль округлости эталонного образца r(\theta) выражается как
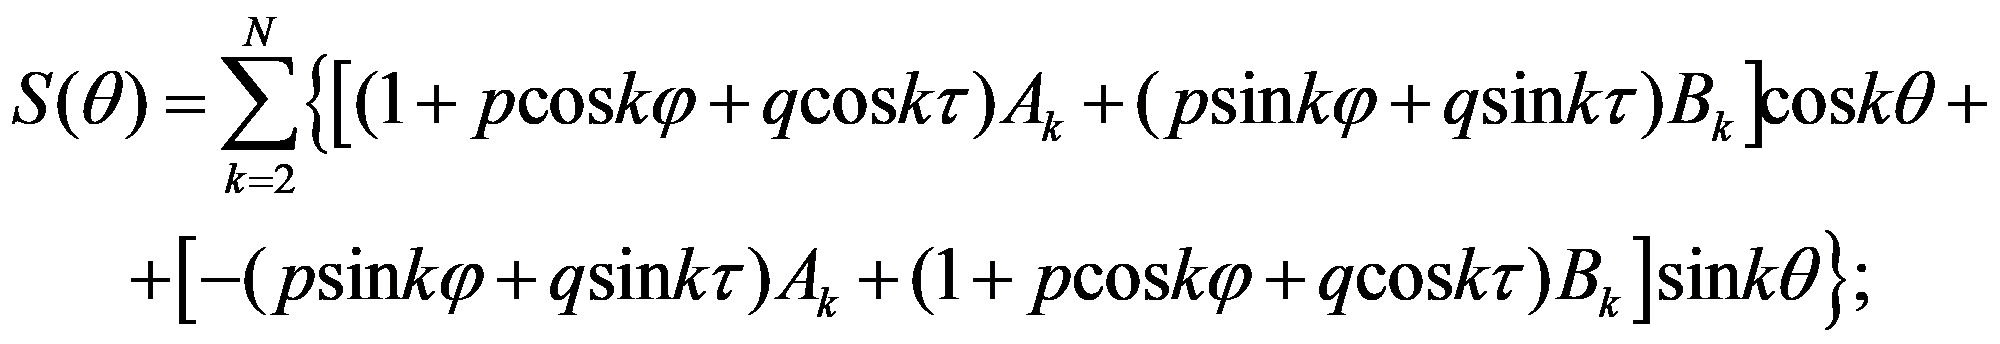 (A.5)
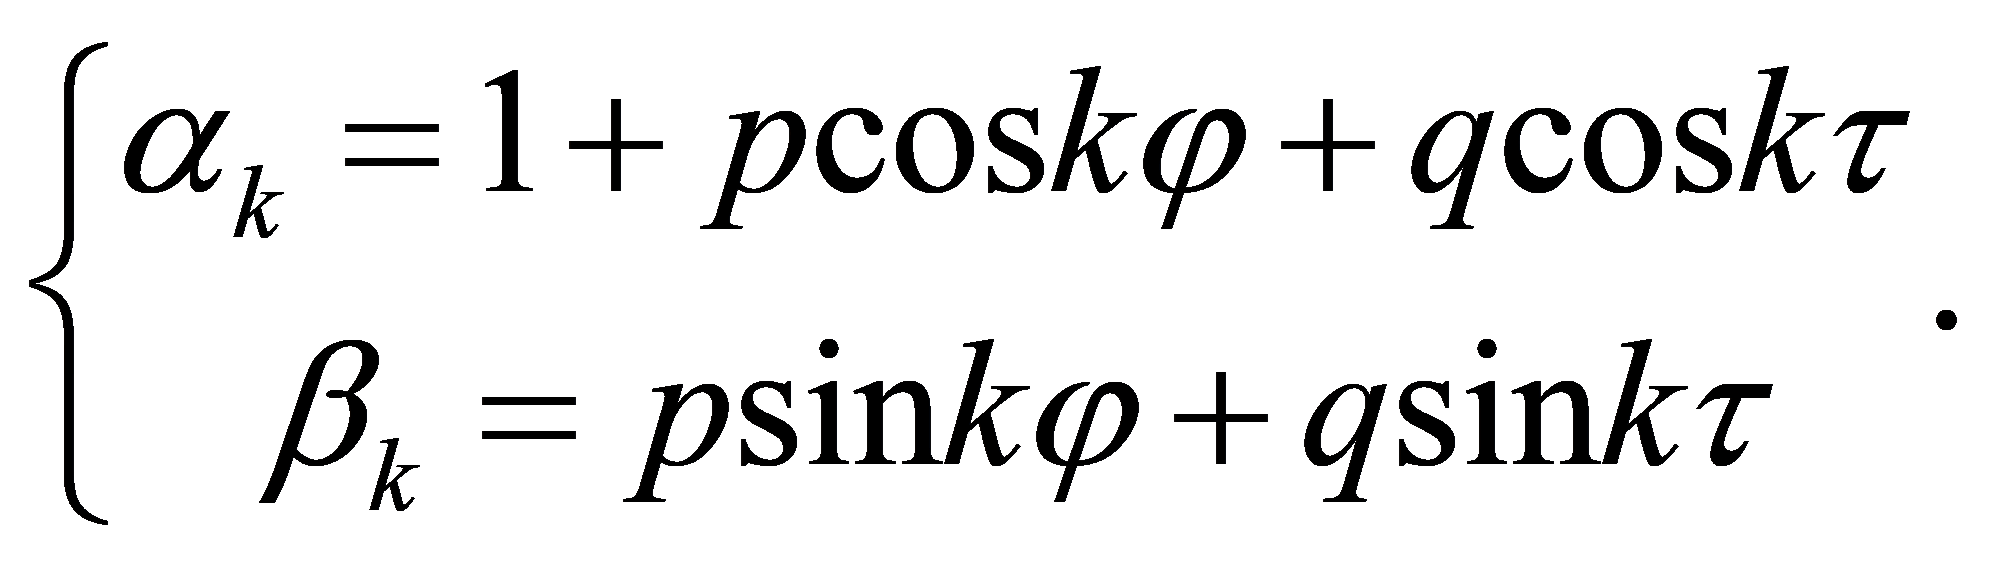 (A.6)
Подставляя \alpha_{k} , \beta_{k} по уравнению (A.6), коэффициенты Фурье S(\theta) , то есть Fk, Gk, определяются уравнением (A.7)
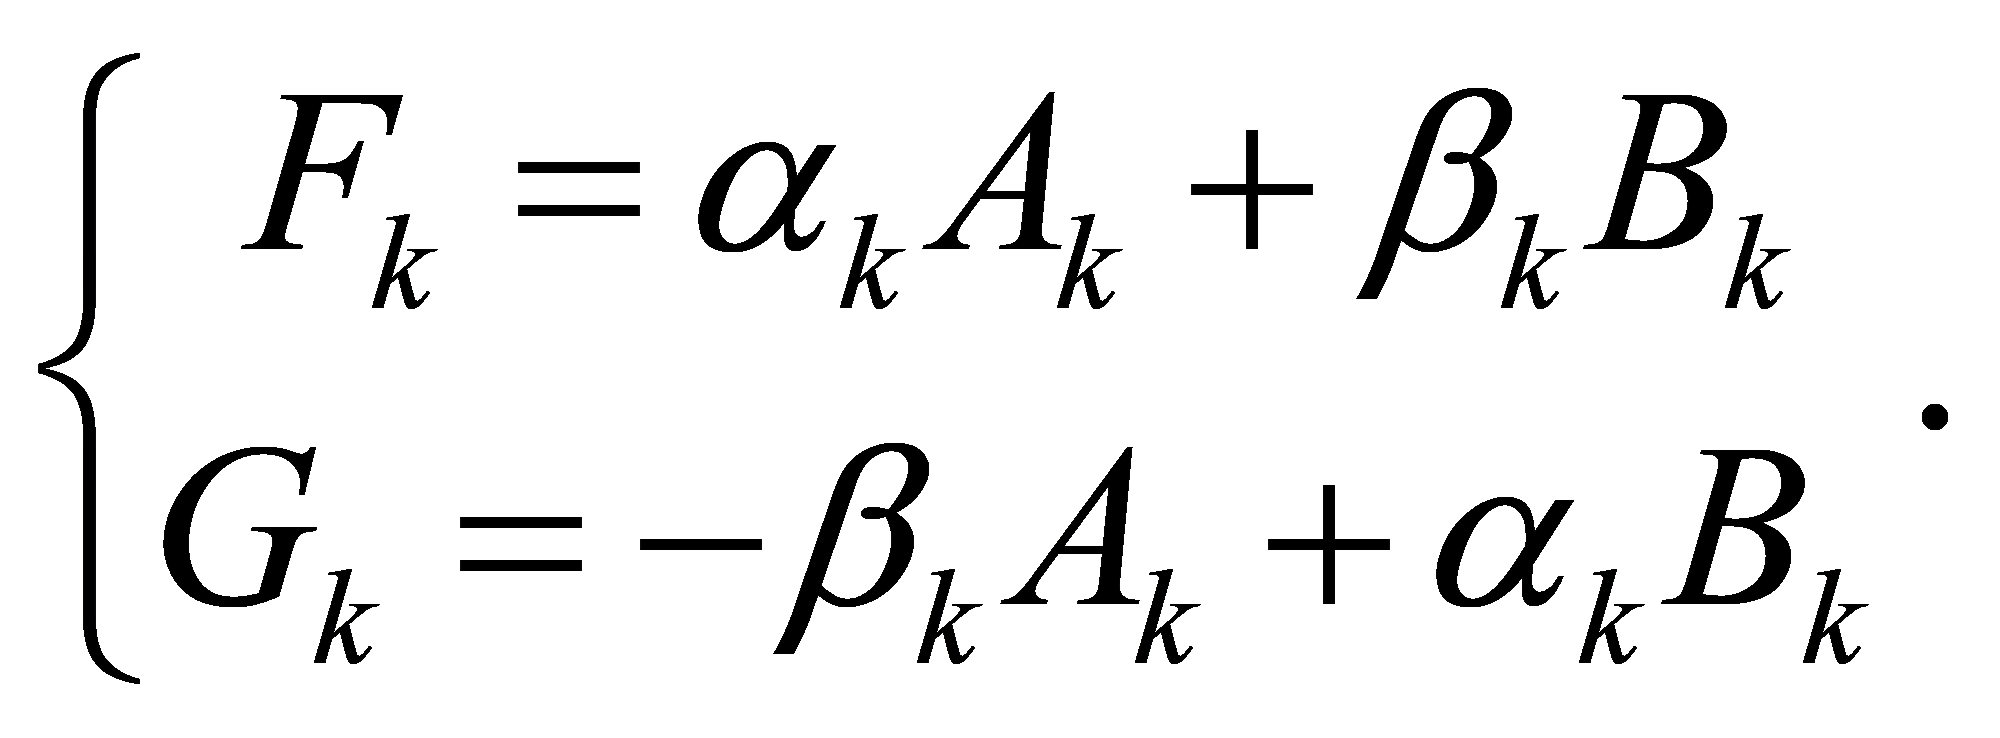 (A.7)
Тогда коэффициенты Фурье профиля округлости эталонного образца Ak, Bk определяются следующим образом
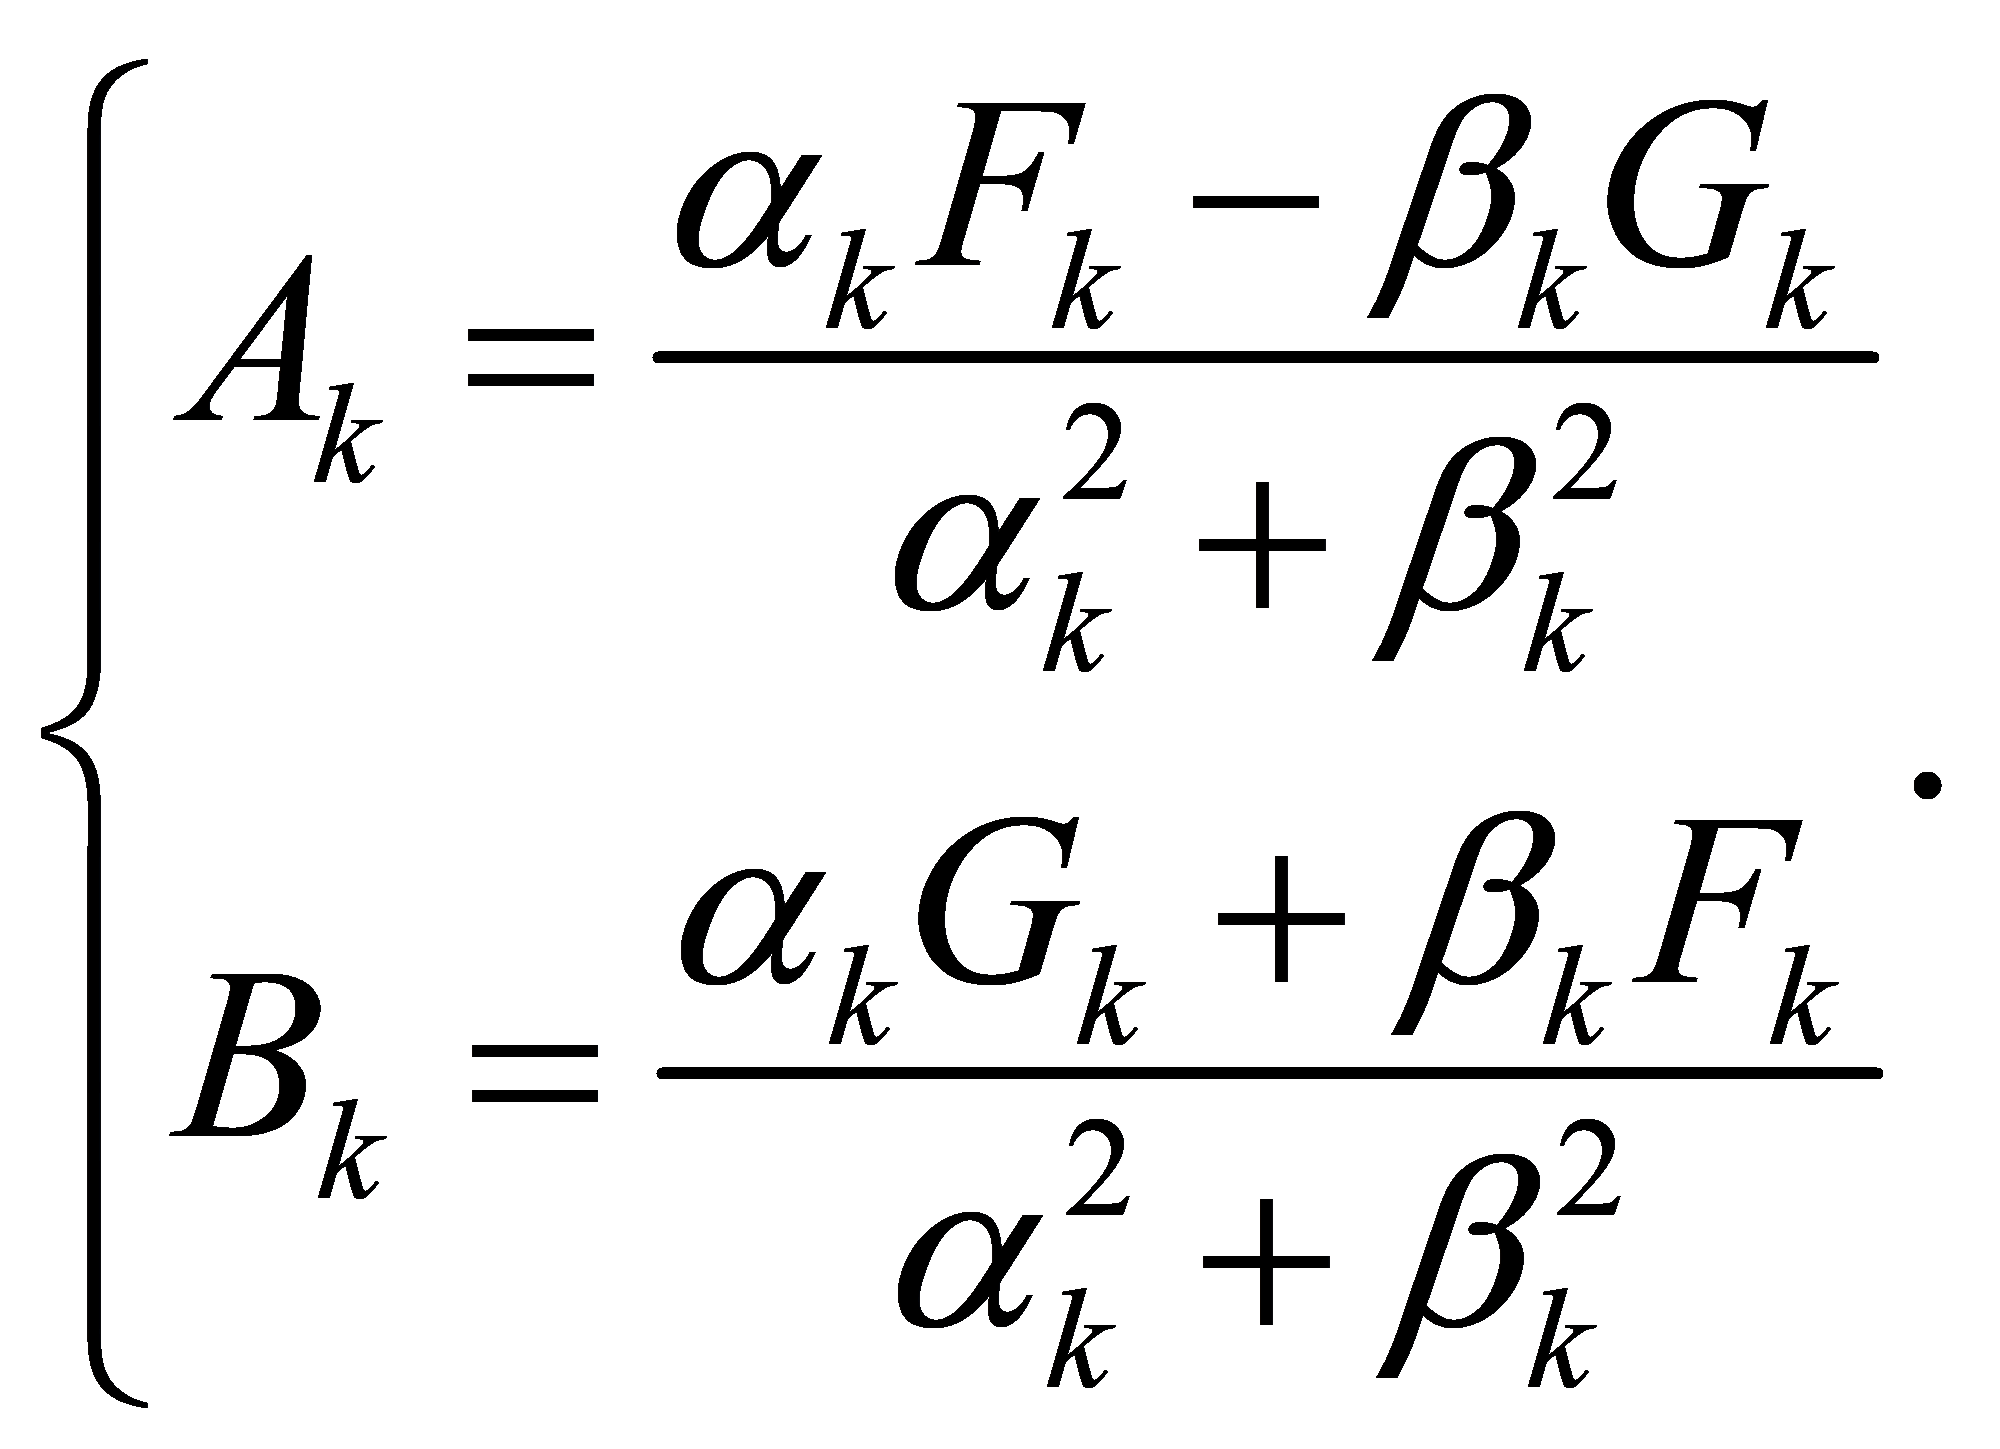 (A.8)
Затем, радиальная погрешность перемещения в направлении X и Y оценивается следующим образом. Здесь \hat{r} представляет собой оцененный профиль округлости эталонного образца:
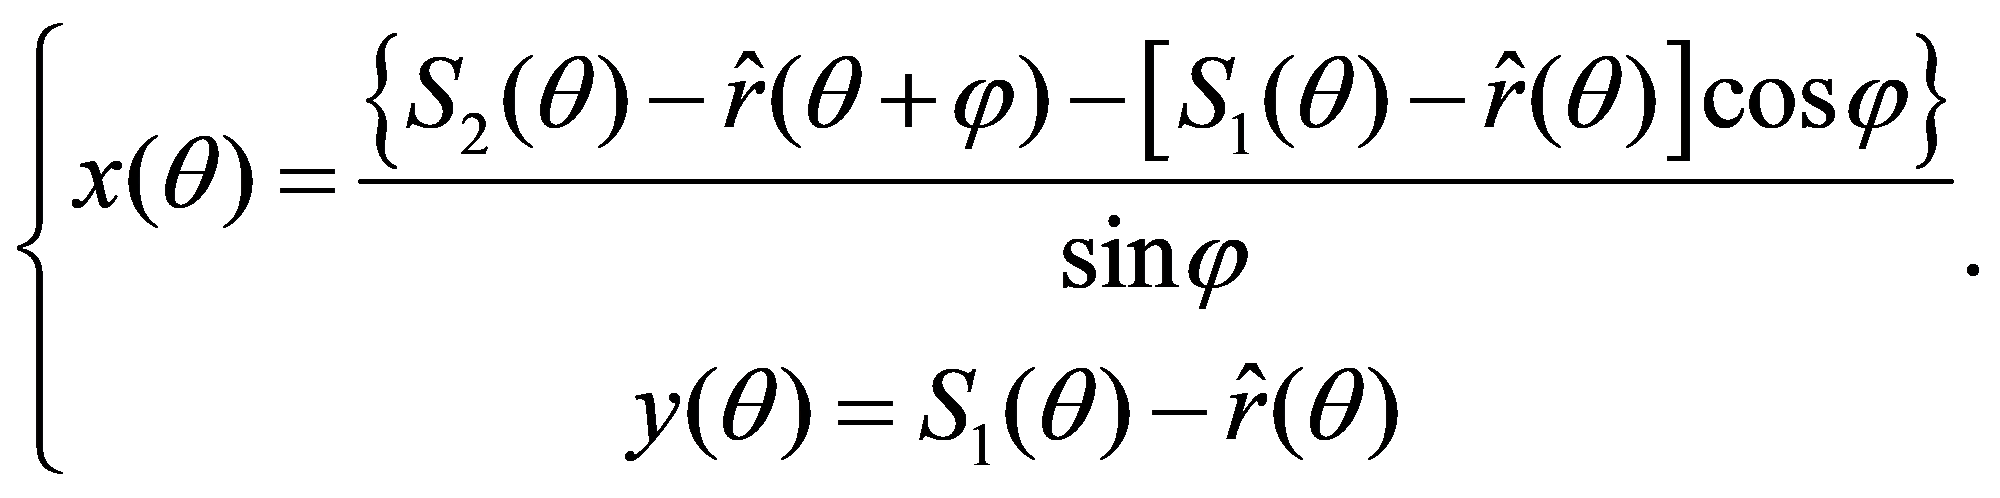 (A.9)
| Обозначение ссылочного международного стандарта | Степень соответствия | Обозначение и наименование соответствующего национального стандарта |
| ISO 230-1:1996 | IDT | ГОСТ Р ИСО 230-1-2010 «Испытания станков. Часть 1. Методы измерения геометрических параметров» |
| ISO 230-7:2006 | - | <*>, <1> |
| <*> Соответствующий национальный стандарт отсутствует. До его принятия рекомендуется использовать перевод на русский язык данного международного стандарта. Примечание — В настоящей таблице использовано следующее условное обозначение степени соответствия стандарта: - IDT — идентичный стандарт. | ||
<1> Действует ГОСТ Р ИСО 230-7-2021 «Нормы и правила испытаний металлорежущих станков. Часть 7. Геометрическая точность осей вращения», идентичный ISO 230-7:2015.
БИБЛИОГРАФИЯ
| УДК 621.9:006.354 | ОКС 25.040.20 |
| Ключевые слова: электроэрозионные вырезные станки, условия испытаний, проверка точности | |