ГОСТ Р 72333-2025. Национальный стандарт Российской Федерации. Станки с параллельной кинематикой. Испытания на жесткость
(утв. и введен в действие Приказом Росстандарта от 17.10.2025 № 1231-ст)
Примечание
Документ введен в действие с 01.04.2026.
Утвержден и введен в действие
Приказом Федерального
агентства по техническому
регулированию и метрологии
от 17 октября 2025 г. № 1231-ст
25.040.20
1 апреля 2026 года
Предисловие
1 РАЗРАБОТАН Федеральным государственным бюджетным образовательным учреждением высшего образования «Уфимский университет науки и технологий» (УУНиТ) и Федеральным государственным бюджетным учреждением «Российский институт стандартизации» (ФГБУ «Институт стандартизации»)
2 ВНЕСЕН Техническим комитетом по стандартизации ТК 070 «Станки»
3 УТВЕРЖДЕН И ВВЕДЕН В ДЕЙСТВИЕ Приказом Федерального агентства по техническому регулированию и метрологии от 17 октября 2025 г. № 1231-ст
Правила применения настоящего стандарта установлены в статье 26 Федерального закона от 29 июня 2015 г. № 162-ФЗ «О стандартизации в Российской Федерации». Информация об изменениях к настоящему стандарту публикуется в ежегодном (по состоянию на 1 января текущего года) информационном указателе «Национальные стандарты», а официальный текст изменений и поправок — в ежемесячном информационном указателе «Национальные стандарты». В случае пересмотра (замены) или отмены настоящего стандарта соответствующее уведомление будет опубликовано в ближайшем выпуске ежемесячного информационного указателя «Национальные стандарты». Соответствующая информация, уведомление и тексты размещаются также в информационной системе общего пользования — на официальном сайте Федерального агентства по техническому регулированию и метрологии в сети Интернет (www.rst.gov.ru)
Введение
Целью настоящего стандарта является стандартизация методов испытаний на жесткости станков с параллельной кинематикой, в том числе для проверки жесткости в условиях приемки.
Станки с параллельной кинематикой — это механизмы, исполнительное звено которых соединено с основанием и использует несколько независимых кинематических цепей. Подобные станки в целом значительно проще и легче станков классической компоновки. Телескопические штанги и рамная конструкция работают только на растяжение и сжатие, не испытывая изгиба, так как сила резания от шпинделя, расположенного на верхней платформе, передается вдоль штанг. Кроме того, поскольку штанги связывают подвижные и неподвижные части станка в единое целое, усилия распределяются по всей структуре равномерно, благодаря чему для металлообрабатывающего станка не требуется массивное основание и дорогостоящий фундамент, что позволяет легко перемещать его при изменении планировки цеха.
Для любого набора длин стоек имеется единственная фиксированная позиция для механизма. Одновременное (параллельное) управление всеми стойками позволяет ориентировать рабочий орган станка определенным образом. При этом каждый из линейных приводов передает усилие только вдоль своей оси, не влияя на другие приводы. Такие механизмы, в отличие от традиционных, имеют замкнутые кинематические цепи и воспринимают нагрузку как пространственные фермы, что ведет к повышенной динамической жесткости, точности и грузоподъемности, хотя возможно уменьшение рабочей зоны.
1 Область применения
Настоящий стандарт распространяется на станки с параллельной кинематикой. Стандарт не распространяется на специальные станки и станки, предназначенные для учебных и бытовых целей.
Используемые для проверки станков средства измерений с их основными метрологическими характеристиками и средства контроля с предъявляемыми к ним основными техническими требованиями приведены в приложении А.
2 Нормативные ссылки
В настоящем стандарте использованы нормативные ссылки на следующие стандарты:
ГОСТ 8 Станки металлорежущие. Общие требования к испытаниям на точность
ГОСТ ISO 230-1-2018 Нормы и правила испытаний станков. Часть 1. Геометрическая точность станков, работающих на холостом ходу или в квазистатических условиях
Примечание - При пользовании настоящим стандартом целесообразно проверить действие ссылочных стандартов в информационной системе общего пользования — на официальном сайте Федерального агентства по техническому регулированию и метрологии в сети Интернет или по ежегодному информационному указателю «Национальные стандарты», который опубликован по состоянию на 1 января текущего года, и по выпускам ежемесячного информационного указателя «Национальные стандарты» за текущий год. Если заменен ссылочный стандарт, на который дана недатированная ссылка, то рекомендуется использовать действующую версию этого стандарта с учетом всех внесенных в данную версию изменений. Если заменен ссылочный стандарт, на который дана датированная ссылка, то рекомендуется использовать версию этого стандарта с указанным выше годом утверждения (принятия). Если после утверждения настоящего стандарта в ссылочный стандарт, на который дана датированная ссылка, внесено изменение, затрагивающее положение, на которое дана ссылка, то это положение рекомендуется применять без учета данного изменения. Если ссылочный стандарт отменен без замены, то положение, в котором дана ссылка на него, рекомендуется принять в части, не затрагивающей эту ссылку.
3 Термины и определения
3.1 станок с параллельной кинематикой (machine with parallel kinematics): Станок, исполнительное звено которого соединено с основанием несколькими независимыми кинематическими цепями.
Примечание - Движение и ориентация выходного звена станка с параллельной кинематикой обеспечиваются одновременной (параллельной) работой всех кинематических цепей.
3.2 локальная система координат станка с параллельной кинематикой UVW (local coordinate system of the machine with parallel kinematics): Система координат, используемая при проведении измерений.
4 Схема станка, обозначение осей и элементы конструкции станка
Схема станка, обозначение осей и элементы конструкции станка с параллельной кинематикой приведены на рисунке 1.
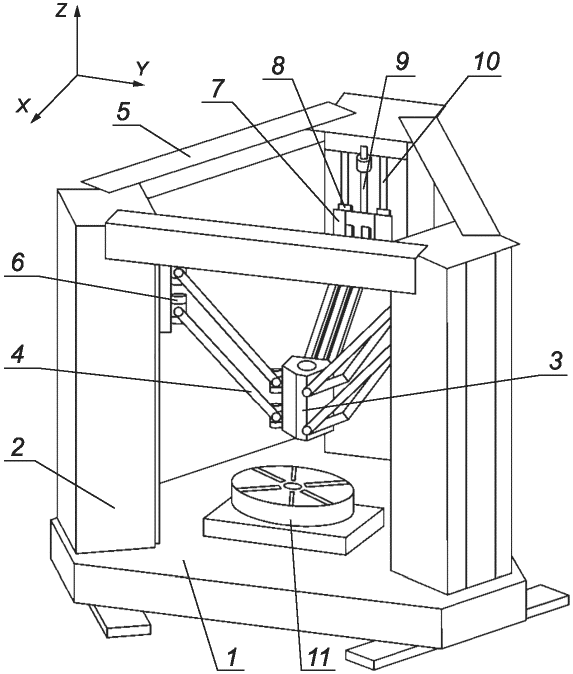
Примечание - XYZ — глобальная система координат (неподвижная). UVW — локальная система координат, используемая при проведении измерений, направления осей выбираются отдельно для каждой стойки: плоскость UV — параллельна плоскости движения каретки (соответствует плоскости YZ глобальной системы координат), плоскость WV — перпендикулярна плоскости движения каретки (соответствует плоскости XZ глобальной системы координат).
1 — основание; 2 — стойка; 3 — корпус; 4 — три пары штанг;
5 — пластина; 6 — три пары универсальных шарниров;
7 — салазки; 8 — танкетка; 9 — винт-гайка;
10 — направляющие; 11 — стол
с параллельной кинематикой
5 Общие требования
5.1 Единицы измерения величин
В настоящем стандарте все линейные размеры, отклонения и соответствующие допуски выражены в миллиметрах (мм), угловые размеры выражаются в градусах (°), а угловые отклонения и соответствующие допуски выражаются в соотношениях. В некоторых случаях для уточнения допускается использовать микрорадианы (мкрад), или угловые секунды («). Следует применять формулу»
0,010/1000 = 10 мкрад ~= 2». (1)
5.2 Требования ГОСТ 8 и ГОСТ ISO 230-1
Общие требования к испытаниям станков на точность — по ГОСТ 8.
При применении настоящего стандарта следует использовать нормы и правила по ГОСТ ISO 230-1, особенно при установке станка перед испытанием, прогреве шпинделей и других движущихся частей, описании методов измерений и рекомендуемой точности средств измерений и испытательного оборудования.
5.3 Последовательность испытаний
Последовательность, в которой испытания представлены в настоящем стандарте, никаким образом не определяет практический порядок испытаний. Для облегчения монтажа средств измерений и оснастки испытания допускается проводить в любом порядке.
5.4 Проведение испытаний
Приведенные в настоящем стандарте испытания станка могут проводиться в не полном объеме. Требуемые испытания по компонентам и/или характеристикам станка, необходимые для приемки, определяет потребитель по согласованию с поставщиком/изготовителем. Перечень испытаний должен быть четко указан при заказе. Ссылка на настоящий стандарт для проведения приемочных испытаний, без указания конкретных испытаний или без согласования соответствующих расходов, не может считаться соглашением между производителем/поставщиком и пользователем.
5.5 Средства измерений
Средства измерений, применяемые в испытаниях, описанных ниже, приведены в качестве примеров. Допускается использовать другие средства измерений, способные измерять те же величины и имеющие ту же или меньшую погрешность (неопределенность) измерений. Взаимосвязь между погрешностями (неопределенностями) измерений и допусками описана в ГОСТ ISO 230-1-2018 (раздел 5).
5.6 Минимальный допуск
При установлении допуска на измеряемую длину (см. ГОСТ ISO 230-1-2018, подраздел 4.1), отличную от указанной в настоящем стандарте, следует учитывать, что минимальное значение допуска составляет 0,01 мм.
5.7 Выравнивание
Перед проведением испытаний станок с параллельной кинематикой должен быть выравнен в соответствии с рекомендациями производителя/поставщика (см. ГОСТ ISO 230-1-2018, пункт 6.1.2).
6 Условия испытаний и допустимые отклонения
Общие условия испытаний станков на точность, включая дополнительные испытания на жесткость — по ГОСТ 8.
6.1 Проверка жесткости станка с параллельной кинематикой при воздействии внешних сил
Схема проверки жесткости станка с параллельной кинематикой при воздействии внешних сил представлена на рисунке 2.
Методика измерения жесткости параллельного модуля станка на данном этапе предполагает необходимость исключения влияния жесткости шпинделя, стола и основания станка.
При проверке жесткости станка с параллельной кинематикой при воздействии внешних сил выполняют следующие измерения.
Оправка со сферическим наконечником 1 закрепляется вместо шпинделя станка в подвижной платформе 2, тензометрический датчик силы 3 закрепляется на плунжере 4, который установлен в стойке 5 с возможностью движения вдоль выбранного направления за счет винтовой передачи 6, стойка закрепляется на столе 7 станка таким образом, чтобы вектор движения плунжера был направлен вдоль одной из осей станка. С помощью винтового механизма задается усилие воздействия тензометрического датчика на сферический наконечник оправки и параллельно фиксируется значение смещения подвижной платформы станка с помощью индикатора часового типа 8, установленного рядом со станком.
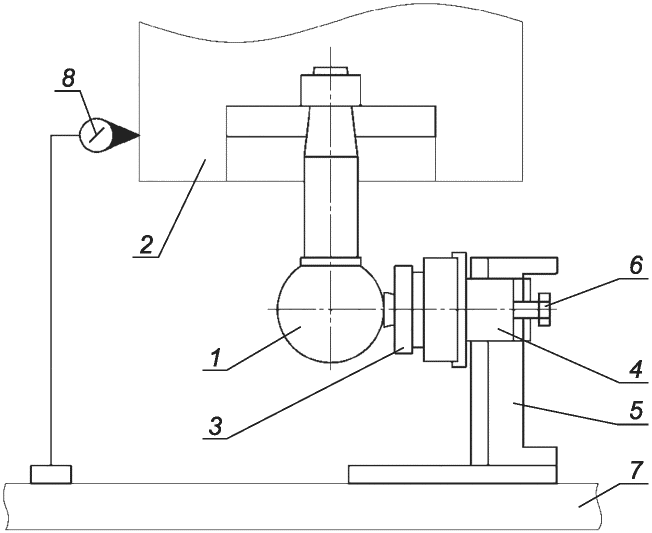
1 — оправка; 2 — подвижная платформа;
3 — тензометрический датчик силы; 4 — плунжер; 5 — стойка;
6 — винтовая передача; 7 — стол; 8 — средство измерений
линейных размеров с оснасткой
с параллельной кинематикой при воздействии внешних сил
Исследование проводится в пяти характерных точках рабочей зоны станка (см. рисунок 3) при трех вариантах направления силы (+X; +Y; +Z). Величина задаваемого усилия ступенчато увеличивается, после чего так же ступенчато уменьшается. Величина задаваемого усилия устанавливается в нормативных документах на конкретные типы (модели) станков. После каждого изменения действующей силы измеряется смещение платформы в направлении действия силы относительно начального положения. Для каждой точки и каждого варианта направления силы задание нагрузки и измерение деформации проводится по три раза.
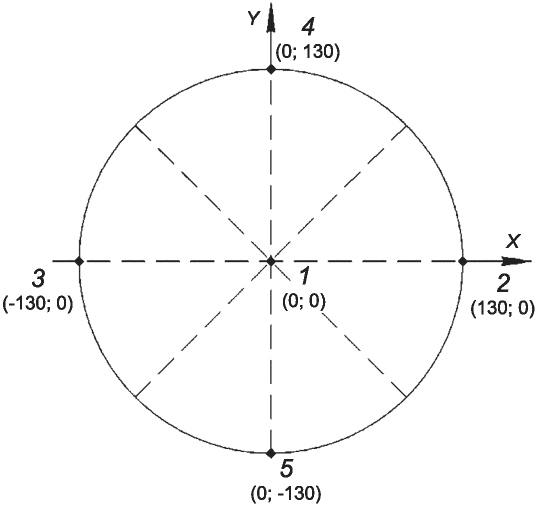
рабочей зоны станка
Измеренные значения перемещения платформы вносятся в таблицу, аналогичную таблице 1 в приведенном далее примере.
Пример - Величина упругого перемещения платформы станка при различных направлениях и значениях действующей силы приведена в таблице 1.
при различных направлениях и значениях действующей силы
6.2 Проверка жесткости станка с параллельной кинематикой при воздействии внутренних сил
Схема проверки жесткости станка с параллельной кинематикой при воздействии внутренних сил представлена на рисунке 4.
Методика измерения жесткости параллельного модуля станка на данном этапе предполагает необходимость исключения влияния жесткости шпинделя, стола и основания станка.
При проверке жесткости станка с параллельной кинематикой при воздействии внутренних сил выполняют следующие измерения.
Оправка со сферическим наконечником 1 закрепляется вместо шпинделя станка в подвижной платформе 2, тензометрический датчик силы 3 закрепляется на столе станка 4. С помощью перемещения подвижной части станка задается усилие воздействия тензометрического датчика на сферический наконечник оправки и параллельно фиксируется значение смещения подвижной платформы станка с помощью индикатора часового типа 5, установленного рядом со станком.
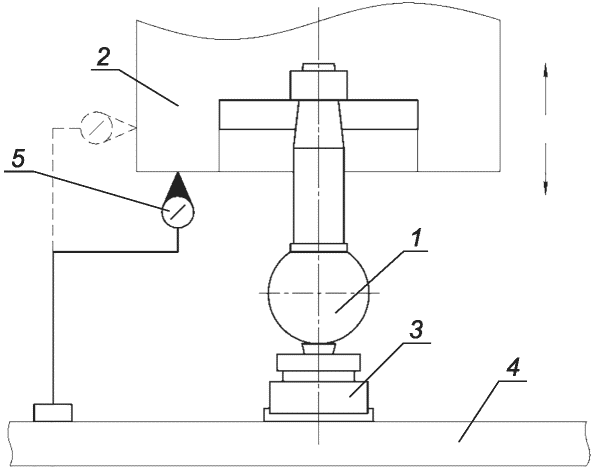
1 — оправка; 2 — подвижная платформа; 3 — тензометрический
датчик силы; 4 — стол; 5 — средство измерений линейных
размеров с оснасткой
кинематикой при воздействии внутренних сил
Величина задаваемого усилия ступенчато увеличивается, после чего также ступенчато уменьшается. Величина задаваемого усилия устанавливается в нормативных документах на конкретные типы (модели) станков. После каждого изменения действующей силы измеряется смещение платформы в направлении действия силы относительно начального положения. Измерение деформации проводится по три раза.
Измеренные значения перемещения платформы вносятся в таблицу, аналогичную таблице 1.
(справочное)
ИСПОЛЬЗУЕМЫЕ ДЛЯ ПРОВЕРКИ СТАНКА С ПАРАЛЛЕЛЬНОЙ КИНЕМАТИКОЙ
СРЕДСТВА ИЗМЕРЕНИЙ И ВСПОМОГАТЕЛЬНЫЕ ПРИСПОСОБЛЕНИЯ
С ИХ ОСНОВНЫМИ МЕТРОЛОГИЧЕСКИМИ ХАРАКТЕРИСТИКАМИ
И СРЕДСТВА КОНТРОЛЯ С ПРЕДЪЯВЛЯЕМЫМИ К НИМ
ОСНОВНЫМИ ТЕХНИЧЕСКИМИ ТРЕБОВАНИЯМИ
А.1 Индикаторная головка с ценой деления 0,001 мм и допустимой погрешностью до 0,003 мм с оснасткой.
А.2 Поверочный стол (плита) размером 400 x 400 мм и показателем плоскостности рабочей поверхности не более 0,012 мм.
А.3 Тензометрический датчик силы.
| УДК 621.9.08:006.354 | ОКС 25.080 25.040.20 |
| Ключевые слова: станок, параллельная кинематика, испытания, условия испытаний, жесткость | |