ГОСТ Р 72040.2-2025/ISO/TR 17243-2:2017. Национальный стандарт Российской Федерации. Вибрация. Измерения вибрации и оценка вибрационного состояния металлорежущих станков. Часть 2. Вибрация шпинделей с прямыми и ременными приводами на подшипниках качения с номинальной частотой вращения от 600 до 30 000 мин-1
(утв. и введен в действие Приказом Росстандарта от 07.10.2025 № 1160-ст)
Примечание
Документ введен в действие с 01.06.2026.
Утвержден и введен в действие Приказом Федерального агентства по техническому регулированию и метрологии от 7 октября 2025 г. № 1160-ст
НАЦИОНАЛЬНЫЙ СТАНДАРТ РОССИЙСКОЙ ФЕДЕРАЦИИ
ИЗМЕРЕНИЯ ВИБРАЦИИ И ОЦЕНКА ВИБРАЦИОННОГО СОСТОЯНИЯ МЕТАЛЛОРЕЖУЩИХ СТАНКОВ
ВИБРАЦИЯ ШПИНДЕЛЕЙ С ПРЯМЫМИ И РЕМЕННЫМИ ПРИВОДАМИ НА ПОДШИПНИКАХ КАЧЕНИЯ С НОМИНАЛЬНОЙ ЧАСТОТОЙ ВРАЩЕНИЯ ОТ 600 ДО 30 000 МИН-1
Mechanical vibration. Measurement and evaluation of vibration of metal-cutting machines. Part 2. Direct-driven spindles and belt-driven spindles with rolling element bearings operating at speeds between 600 min-1 and 30 000 min-1
(ISO/TR 17243-2:2017, Machine tool spindles — Evaluation of machine tool spindle vibrations by measurements on spindle housing — Part 2: Direct-driven spindles and belt-driven spindles with rolling element bearings operating at speeds between 600 min-1 and 30 000 min-1, IDT)
ГОСТ Р 72040.2-2025/ISO/TR 17243-2:2017
Дата введения 1 июня 2026 года
Предисловие
1 ПОДГОТОВЛЕН Закрытым акционерным обществом «Научно-исследовательский центр контроля и диагностики технических систем» (ЗАО «НИЦ КД») и Федеральным государственным бюджетным учреждением «Российский институт стандартизации» (ФГБУ «Институт стандартизации») на основе собственного перевода на русский язык англоязычной версии документа, указанного в пункте 4
2 ВНЕСЕН Техническим комитетом по стандартизации ТК 183 «Вибрация, удар и контроль технического состояния»
3 УТВЕРЖДЕН И ВВЕДЕН В ДЕЙСТВИЕ Приказом Федерального агентства по техническому регулированию и метрологии от 7 октября 2025 г. № 1160-ст
4 Настоящий стандарт идентичен международному документу ISO/TR 17243-2:2017 «Шпиндели станков. Оценка вибрации шпинделя по измерениям на его корпусе. Часть 2. Шпиндели с прямыми и ременными приводами на подшипниках качения с номинальной частотой вращения от 600 до 30 000 мин-1» (ISO/TR 17243-2:2017 «Machine tool spindles — Evaluation of machine tool spindle vibrations by measurements on spindle housing — Part 2: Direct-driven spindles and belt-driven spindles with rolling element bearings operating at speeds between 600 min-1 and 30 000 min-1», IDT).
Наименование настоящего стандарта изменено относительно наименования указанного международного документа для приведения в соответствие с ГОСТ Р 1.5-2012 (пункт 3.5).
При применении настоящего стандарта рекомендуется использовать вместо ссылочных международных стандартов соответствующие им национальные и межгосударственные стандарты, сведения о которых приведены в дополнительном приложении ДА
Правила применения настоящего стандарта установлены в статье 26 Федерального закона от 29 июня 2015 г. № 162-ФЗ «О стандартизации в Российской Федерации». Информация об изменениях к настоящему стандарту публикуется в ежегодном (по состоянию на 1 января текущего года) информационном указателе «Национальные стандарты», а официальный текст изменений и поправок — в ежемесячном информационном указателе «Национальные стандарты». В случае пересмотра (замены) или отмены настоящего стандарта соответствующее уведомление будет опубликовано в ближайшем выпуске ежемесячного информационного указателя «Национальные стандарты». Соответствующая информация, уведомление и тексты размещаются также в информационной системе общего пользования — на официальном сайте Федерального агентства по техническому регулированию и метрологии в сети Интернет (www.rst.gov.ru)
1 Область применения
Настоящий стандарт устанавливает руководство по оценке вибрационного состояния шпинделя металлорежущего станка на основе измерений вибрации на корпусе шпинделя. Установленные настоящим стандартом критерии могут быть использованы для оценки вибрационного состояния на месте применения станка или на стенде изготовителя.
Настоящий стандарт распространяется на стационарно устанавливаемые станки с номинальной частотой вращения шпинделя с прямым или ременным приводом в диапазоне от 600 до 30 000 мин-1.
Настоящий стандарт распространяется только на шпиндели, установленные в подшипниках качения. Оценку вибрационного состояния в соответствии с настоящим стандартом проводят в целях приемочных испытаний или в соответствии с программой контроля состояния машин в условиях производства.
Процедуры и критерии, установленные настоящим стандартом, не следует использовать в целях:
- определения геометрических отклонений оси вращения шпинделя (см. [3]);
- оценки качества обработки заготовок (точности резания и чистоты поверхностей);
- оценки вибрационного состояния станков с номинальной частотой вращения менее 600 или более 30 000 мин-1 (ввиду отсутствия достаточных данных для формирования критериев вибрационного состояния, а также в связи с ограничениями большинства средств измерения вибрации, предназначенных для применения в задачах оценки вибрационного состояния);
- анализа вибрации в частотной области (анализа спектров вибрации, анализа огибающих и пр.).
Некоторые современные методы оценки состояния подшипников, в которых устанавливают шпиндель, кратко рассмотрены в приложении A.
2 Нормативные ссылки
В настоящем стандарте использованы нормативные ссылки на следующие стандарты [для датированных ссылок применяют только указанное издание ссылочного стандарта, для недатированных — последнее издание (включая все изменения)]:
ISO 1925, Mechanical vibration — Balancing — Vocabulary (Вибрация. Балансировка. Словарь)
ISO 2041, Mechanical vibration, shock and condition monitoring — Vocabulary (Вибрация, удар и контроль состояния. Словарь)
ISO 2954, Mechanical vibration of rotating and reciprocating machinery — Requirements for instruments for measuring vibration severity (Вибрация машин вращательного и возвратно-поступательного действия. Требования к средствам измерений для оценки вибрационного состояния)
ISO 13372, Condition monitoring and diagnostics of machines — Vocabulary (Контроль состояния и диагностика машин. Словарь)
3 Термины и определения
В настоящем стандарте применены термины по ИСО 1925, ИСО 2041, ИСО 13372, ИСО 2954, а также следующие термины с соответствующими определениями.
ИСО и МЭК ведут терминологические базы данных для использования в стандартизации по следующим адресам:
- платформа онлайн-просмотра ИСО: доступна на https://www.iso.org/obp;
- Электропедия МЭК: доступна на http://www.electropedia.org/.
Примечание — Если общее понятие в контексте настоящего документа рассматривается в более узком смысле, то область, на которую распространяется термин, указывается в угловых скобках (см., например, 3.11).
3.1 шпиндель с ременным приводом (belt driven spindle): Шпиндель, вращение которого обеспечивается передачей мощности от приводного двигателя через ременную передачу.
3.2 шпиндель с прямым приводом (direct driven spindle): Шпиндель, вращение которого обеспечивается передачей мощности от приводного двигателя через муфту без использования дополнительных передач (ременных, зубчатых и пр.).
3.3 шпиндель с зубчатым приводом (gear driven spindle): Шпиндель, вращение которого обеспечивается передачей мощности от приводного двигателя через одну или несколько зубчатых передач.
Примечание - При передаче мощности от двигателя к шпинделю с зубчатым приводом могут быть использованы муфты сцепления и ременные передачи.
3.4 шпиндель с встроенным электродвигателем (spindle with integral drive): Шпиндель, являющийся ротором приводного двигателя.
3.5 короткий интервал (времени) (short term) <контроль состояния шпинделей>: Период времени длительностью шесть месяцев и менее.
Примечание - Величина короткого интервала может изменяться в зависимости от типа шпинделя и условий его работы.
3.6 долгий интервал (времени) (long term) <контроль состояния шпинделей>: Период времени длительностью более шести месяцев.
Примечание - Величина долгого интервала может изменяться в зависимости от типа шпинделя и условий его работы.
3.7 контроль состояния (machine condition monitoring): Процедура выявления, сбора и интерпретации данных, результатом которой является заключение о вибрационном состоянии шпинделя (3.8).
3.8 вибрационное состояние (шпинделя) (spindle condition): Среднеквадратичные значение скорости и ускорения шпинделя станка в заданных точках и в заданных условиях работы.
3.9 STSC (short term spindle condition, STSC): Параметр, используемый для описания вибрационного состояния шпинделя на коротком интервале времени (3.5).
3.10 LTSC (long term spindle condition, LTSC): Параметр, используемый для описания вибрационного состояния шпинделя на долгом интервале времени (3.6).
3.11 оповещение (alert) <контроль состояния шпинделей>: Индикация значительного изменения вибрации шпинделя относительно ее обычных значений.
3.12 предупреждение (alarm) <контроль состояния шпинделей>: Индикация условий, когда вибрация шпинделя, определяемая через контролируемый параметр скорости LTSC (3.10), вызывает повышенные динамические нагрузки на его подшипники, способные привести к уменьшению ресурса, или когда вибрация шпинделя, определяемая через контролируемый параметр ускорения STSC (3.9), свидетельствует об умеренном развитии повреждения подшипниковой опоры.
3.13 пороговый уровень останова (threshold for shutdown) <контроль состояния шпинделей>: Индикация условий, когда вибрация шпинделя, определяемая через контролируемый параметр скорости LTSC (3.10), вызывает чрезмерно высокие динамические нагрузки на его подшипники, способные привести к существенному сокращению ресурса, или когда вибрация шпинделя, определяемая через контролируемый параметр ускорения STSC (3.9), свидетельствует о значительном развитии повреждения подшипниковой опоры.
3.14 рабочая температура (в установившемся режиме) (steady-state operating temperature) <контроль состояния шпинделей>: Стабильная температура шпинделя, достигнутая после длительной работы станка.
4 Условия проведения измерений вибрации
4.1 Общие положения
Вибрация станка в значительной степени зависит от условий его работы. Измерения в соответствии с настоящим стандартом проводят в условиях, характерных для обычных режимов металлообработки.
Необходимо определить и зафиксировать условия, в которых будут выполнены измерения вибрации в целях оценки вибрационного состояния шпинделя (см. 4.2 - 4.11).
При использовании результатов измерений вибрации для оценки вибрационного состояния следует учитывать возможные влияющие факторы. К таким факторам относятся, например, сигналы управления приводом шпинделя с их частотами, динамические свойства основания станка, положение движущихся частей станка во время измерений. Если мощность анализируемой вибрации в диапазоне частот измерений мала, то влияние указанных факторов может привести к значительному разбросу результатов. В таких случаях рекомендуется использовать методы частотного анализа, чтобы выделить сигналы вибрации с подшипниковых опор.
4.2 Нагрузка
Измерения проводят в условиях отсутствия нагрузки (т.е. без выполнения операций резания, шлифования или фрезерования).
4.3 Частота вращения шпинделя
Настоящий стандарт распространяется на измерения на любой частоте вращения шпинделя, находящейся в пределах номинального диапазона частот. Изготовитель может определить для измерений вибрации диапазон частот вращения, состоящий из нескольких отстоящих друг от друга областей, например от 6000 до 17 000 мин-1 и от 19 000 до 24 000 мин-1, в целях избежать работы станка в условиях резонанса. Число областей резонанса, в которых не проводят измерения, не должно превышать двух, а их суммарный диапазон — 10% номинального диапазона частот вращения шпинделя. Возможность исключить из измерений определенные области частот вращения распространяется только на измерения скорости вибрации (LTSC) в соответствии с 6.1 и не распространяется на измерения ускорения (STSC) в соответствии с 6.2.
При исследовании зависимости контролируемого параметра вибрации от частоты вращения шпинделя важно соблюдать требование проведения измерений в условиях установившейся вибрации. Данное требование может быть выполнено двумя способами:
- частоту вращения шпинделя изменяют (в сторону повышения или понижения) пошагово с шагом не более 3% максимальной частоты вращения при поддержании после каждого изменения скорости вращения постоянной в течение 10 с;
- частоту вращения шпинделя изменяют (в сторону повышения или понижения) непрерывно со скоростью изменения не более 20% максимальной частоты вращения шпинделя в минуту.
Для обоих способов общее время измерений составит приблизительно 5 мин.
4.4 Температурный режим
Температурный режим, поддерживаемый во время измерений, должен быть согласован между изготовителем (поставщиком) и пользователем станка. При отсутствии такого соглашения измерения проводят в условиях, максимально близких к обычному режиму работы станка с учетом требований к смазке и периоду прогрева. Таким образом, до достижения шпинделем установившейся температуры станок должен работать в режиме холостого хода в соответствии с условиями использования и указаниями изготовителя. Вопросы установки и прогрева шпинделя и других подвижных узлов станка перед проведением измерений рассматриваются в [1].
4.5 Положение и ориентация шпинделя
Измерения проводят для всех возможных положений шпинделя вдоль его оси.
Измерения проводят для всех возможных ориентаций шпинделя.
Если работа станка допускает вращение шпинделя в противоположных направлениях, то измерения проводят для каждого из направлений вращения.
Положение, ориентация и направление вращения шпинделя во время измерений должны быть согласованы между изготовителем/поставщиком и пользователем станка.
4.6 Уравновешенность инструмента и заготовки
4.6.1 Общие положения
Инструмент (заготовка) закрепленный в шпинделе, могут влиять на вибрацию шпинделя вследствие своей неуравновешенности. Должно быть определено, проводят ли измерения вибрации при установленном инструменте (заготовке) или без него. Если инструмент (заготовку) закрепляют в шпинделе, то должна быть указана его масса, класс точности балансировки по [13] и угловое положение (при необходимости).
4.6.2 Измерения с закрепленным инструментом (заготовкой)
В случае, если измерения проводят с закрепленным инструментом (заготовкой), дисбаланс инструмента (заготовки) не должен существенно влиять на результаты измерений. В большинстве случаев это обеспечивается, если шпиндель вместе с инструментом будет соответствовать классу точности балансировки G2.5 и выше по [13]. По возможности все измерения вибрации для данного станка/шпинделя следует выполнять с одним и тем же инструментом (заготовкой). Следует руководствоваться соответствующими рекомендациями изготовителя шпинделя (при их наличии).
4.6.3 Измерения вибрации при отсутствии инструмента (заготовки)
Если шпиндель может работать во всем диапазоне частот вращения без вставленного инструмента (заготовки) и инструмент (заготовка) не требуется для обеспечения его уравновешенности, то измерения могут быть проведены без закрепления в нем инструмента (заготовки).
4.7 Патрон шпинделя
Должно быть зарегистрировано положение шпиндельного патрона и его кулачков.
4.8 Система охлаждения
Должны быть зарегистрированы настройки системы охлаждения шпинделя.
4.9 Положение инструмента в патроне
Следует зафиксировать положение инструмента в патроне (зажат, не зажат, зажат неправильно). Рекомендуется выполнять измерения вибрации при правильно зажатом инструменте или при его отсутствии (см. 4.6).
4.10 Вибрация от сторонних источников
Превышение вибрацией границы, согласованной между изготовителем (поставщиком) и пользователем станка, может быть обусловлено передачей на шпиндель вибрации от сторонних источников. Чтобы проверить это, сравнивают вибрацию шпинделя для работающего и неработающего станка. Если вибрация при остановленном станке превышает 10% той, что измерена в условиях работы станка, то для исключения влияния сторонней вибрации может потребоваться внесение соответствующей поправки в результат измерения.
Примечание - В некоторых случаях влияние вибрации от сторонних источников может быть исключено посредством спектрального анализа с удалением частотных составляющих, обусловленных сторонними источниками.
4.11 Измерения при неподвижном шпинделе
Иногда целесообразно оценить вибрацию на корпусе шпинделя, когда сам шпиндель не вращается, но работают другие системы станка (насосы, вентиляторы, гидросистема). Результаты таких измерений могут быть использованы при анализе изменений вибрации шпинделя со временем.
Измерения вибрации при неподвижном шпинделе выполняют в тех же точках и в те же направлениях, что и при вращающемся шпинделе (см. 5.2).
5 Измерения вибрации
5.1 Средства измерений
Средства измерений должны удовлетворять требованиям ИСО 2954 для заданного диапазона частот измерений от 10 Гц до 10 кГц.
Расчет среднеквадратичного значения величины, характеризующей вибрацию, может быть осуществлен разными способами. В ИСО 2954:2012 (приложение A) содержатся указания по проверке показывающего устройства, градуированного в единицах среднеквадратичных значений.
Следует убедиться, что на результаты измерений не окажут существенного влияния климатические и другие внешние условия, включая, в том числе:
- изменения температуры;
- магнитные поля;
- звуковые поля;
- длину сигнального кабеля;
- шум источника питания.
Методы крепления преобразователя вибрации рассмотрены в 5.3.
5.2 Точки и направления измерений
5.2.1 Общие положения
Критерии оценки вибрационного состояния, установленные настоящим стандартом, распространяются на результаты измерений вибрации на передней и задней частях шпиндельного узла. Расположение преобразователей должно быть максимально близким к подшипникам, в которых установлен шпиндель. Измерения проводят как минимум в двух радиальных направлениях на каждом конце шпиндельного узла, а также в осевом направлении на как минимум одном конце шпиндельного узла (см. рисунок 1). У станков многих конструкций доступ к задней части шпиндельного узла может быть затруднен, что требует принятия специальных мер (демонтажа кожуха и т.п.).
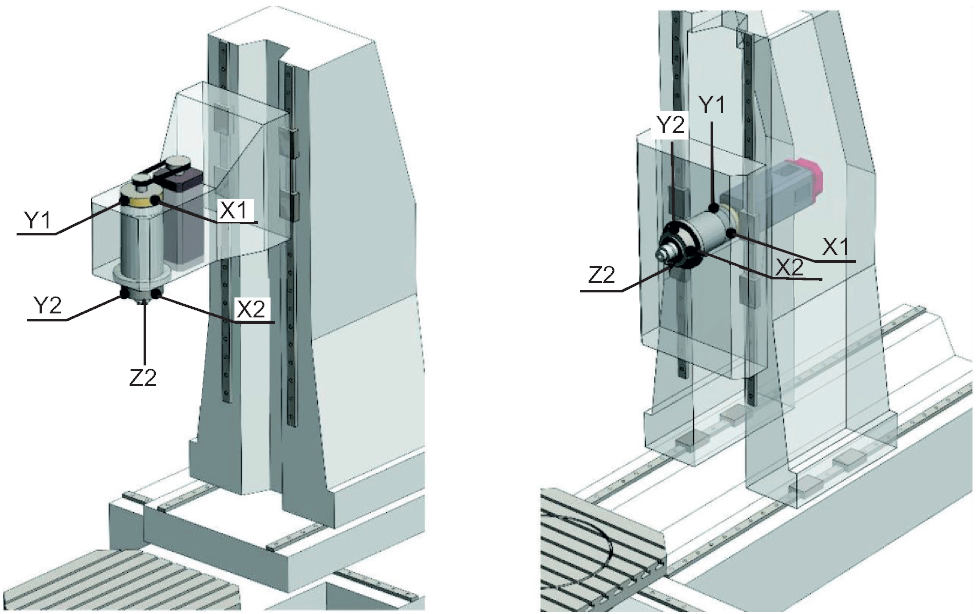
X1, X2 — предпочтительные точки измерений радиальной вибрации вдоль оси x станка; Y1, Y2 — предпочтительные точки измерений радиальной вибрации вдоль оси y станка; Z2 — предпочтительные точки измерений осевой вибрации вдоль оси z станка
Рисунок 1 — Примеры предпочтительных точек измерений и соглашения об обозначении точек измерений для типовых конфигураций станка и шпинделя
Расположение преобразователей вибрации и направление их измерительных осей должно быть выбрано с учетом обеспечения хорошей механической связи с вращающимися и невращающимися частями подшипников, что позволит передавать вибрацию к точке измерений без затуханий.
Если из практических соображений расположение преобразователей вибрации в некоторых из выбранных точек нецелесообразно (например, из-за сложностей с доступом), то такие точки могут быть исключены из измерений или заменены другими по соглашению между изготовителем (поставщиком) и пользователем станка. Следует иметь в виду, что замена точек измерений может привести к другим оценкам вибрационного состояния.
Два направления измерений радиальной (X и Y) вибрации должны быть перпендикулярны друг другу и совпадать с осями перемещения инструмента (см. [5]).
На рисунке 1 показаны примеры расположения осей для станков распространенных типов. Для станков другой конструкции могут быть выбраны другие предпочтительные направления измерений.
Если целью измерений является отслеживание тренда контролируемого параметра вибрации, то возможным решением является использование трехкомпонентного акселерометра. Чтобы обеспечить повторяемость измерений такой преобразователь целесообразно устанавливать через резьбовое соединение в заранее высверленное отверстие (см. 5.3).
Точки и направления измерений должны быть зарегистрированы.
Альтернативным вариантом будет установка несъемных преобразователей.
5.2.2 Соглашение об обозначении точек и направлений измерений
Шпиндели с прямым или ременным приводом, рассматриваемые в настоящем стандарте, используются в станках разных видов и конструкций. Это не позволяет единственным образом определить систему обозначений точек и направлений измерений, подходящую для всех станков.
В настоящем стандарте использована система обозначения направлений, соответствующая [5] в части осей перемещения подвижных элементов станка. Тогда возможным точкам измерений могут быть присвоены обозначения следующих видов:
Но если для конкретного станка возможна неправильная интерпретация обозначений, то должны быть даны дополнительные пояснения (например, в виде простого рисунка).
5.3 Крепление преобразователей вибрации
Чтобы обеспечить достоверность измерений вибрации, крепление преобразователя на корпус шпиндельного узла должно быть максимально жестким. Следует убедиться в отсутствии значимых резонансов установленного преобразователя в диапазоне частот измерений и клиппирования сигнала вибрации.
При проведении приемочных испытаний нового станка или станка, возвращаемого из капитального ремонта, для крепления преобразователя рекомендуется использовать твердые клеи или резьбовые соединения (на шпильку или болт).
Если измерения вибрации выполняют в рамках периодического контроля с использованием съемных преобразователей, то для их установки можно использовать магнит или клеевой воск.
Характеристики разных способов крепления преобразователей приведены в таблице 1.
Более подробные сведения о методах установки преобразователей приведены в [7].
Крепление преобразователей вибрации
6 Контролируемые параметры
6.1 Контролируемый параметр скорости
6.1.1 Общие положения
Контролируемым параметром скорости вибрации является ее среднеквадратичное значение, мм/с, в широкой полосе частот — обычно от 10 Гц до 5 кГц.
Данный параметр обозначают LTSC и используют в целях оценки вибрационного состояния на долгом интервале времени.
В целях контроля выбрана величина скорости вибрации, поскольку опытным путем установлено, что она наилучшим образом коррелирует с состоянием станка на длительном периоде. Ее используют также в других стандартах по оценке вибрационного состояния машин (см. [10], а также [18] - [20]).
Но даже при низком значении LTSC срок службы шпинделя может быть существенно сокращен, если его эксплуатируют в ненадлежащих рабочих условиях.
Выбор диапазона частот измерений от 10 Гц до 5 кГц гарантирует отсутствие в сигнале вибрации низкочастотных составляющих, связанных с колебаниями конструкции здания и опоры станка, а также другими схожими явлениями. В то же время этот диапазон включает в себя первую гармонику частоты вращения шпинделя (т.е. позволяет учесть влияние дисбаланса) даже для самого низкооборотного станка из тех, на которые распространяется настоящий стандарт. С другой стороны, верхняя граница диапазона частот 5 кГц позволяет охватить гармоники частоты вращения высокооборотного станка (характерные, например, для плохо закрепленного шпинделя). Для станков конкретного вида и моделей могут быть использованы другие диапазоны частот измерений. Граничные значения используемого диапазона частот должны быть зарегистрированы.
6.1.2 Шпиндели с максимальной частотой вращения от 6000 до 30 000 мин-1
Для шпинделей с частотами вращения от 6000 до 30 000 мин-1 из диапазона частот вращения при измерении LTSC могут быть исключены одна или две области. Это связано с тем, что большинство конструкций шпинделя предполагает наличие по крайней мере одного резонанса в диапазоне его рабочих скоростей (см. рисунок 2). Определение LTSC при вращении шпинделя в области резонанса и его последующее сопоставление с критериями вибрационного состояния могло бы привести к предъявлению необоснованно завышенных требований к конструкции станка.
Вместе с тем исключенные области суммарно не должны превышать 10% номинального диапазона частот вращения шпинделя. Так, если максимальная частота вращения равна 20 000 мин-1, то в сумме ширина исключенных областей не должна превышать 2000 мин-1.
Области частот вращения, исключаемых из измерений вибрации в целях определения LTSC, должны быть установлены изготовителем станка и сообщены пользователю заблаговременно.
Если изготовитель не сообщил, какие области должны быть исключены, то измерения проводят во всем диапазоне частот без исключения областей резонанса.
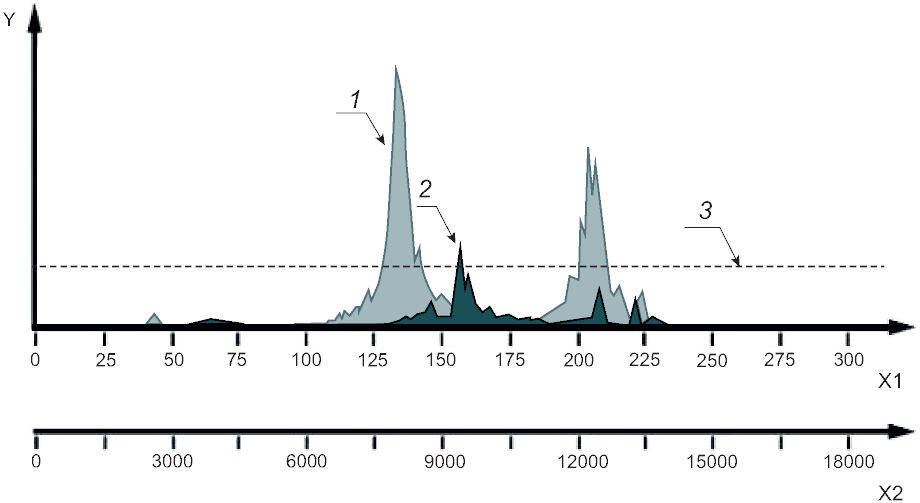
X1 — частота вращения шпинделя, Гц; X2 — частота вращения шпинделя, мин-1; Y — LTSC, мм/с; 1 — предельное значение LTSC превышено в двух областях, суммарно превышающих 10% диапазона частот вращения шпинделя; 2 — предельное значение LTSC превышено в области, не превышающей 10% диапазона частот вращения шпинделя; 3 — предельное значение LTSC
Рисунок 2 — Примеры зависимости LTSC от частоты вращения шпинделя
6.1.3 Шпиндели с максимальной частотой вращения ниже 6000 мин-1
Для шпинделей с частотами вращения ниже 6000 мин-1 измерения LTSC проводят во всем диапазоне частот (т.е. без исключения каких-либо областей).
6.2 Контролируемый параметр ускорения
Измерения ускорения корпуса шпинделя на коротком интервале времени (от нескольких дней до шести месяцев) позволяют выявить изменения, способные достаточно быстро привести к неустранимому отказу. Для шпинделя с прямым или ременным приводом основным объектом внимания является вибрация подшипниковых опор. Серьезные повреждения подшипника нечасто проявляют себя в области низких частот, поэтому предпочтительной величиной для контроля таких повреждения является среднеквадратичное ускорение, м/с2, в диапазоне частот от 2 до 10 кГц.
Ускорение вибрации наилучшим образом подходит для контроля на коротком интервале времени, поскольку оно чувствительно к импульсам, появляющимся при повреждении элементов подшипника качения. Характерные подшипниковые частоты лежат выше 2 кГц, а современные средства измерений позволяют легко измерить вибрацию в диапазоне до 10 кГц. Если для конкретного станка использован другой диапазон измерений, то его границы должны быть зарегистрированы.
Контролируемый параметр ускорения обозначают STSC и используют в целях оценки вибрационного состояния на коротком интервале времени.
В отличие от измерений LTSC измерения STSC проводят во всем диапазоне частот вращения без исключения из него каких-либо областей.
7 Классификация шпинделей
7.1 Общие положения
Шпиндели, рассматриваемые в настоящем стандарте, различают
7.2 Классификация по номинальной мощности
В настоящем стандарте различают шпиндели с мощностью:
7.3 Классификация по максимальной частоте вращения
В настоящем стандарте установлены четыре класса шпинделей в зависимости от их максимальных частот вращения.
Различают шпиндели с максимальной скоростью вращения, мин-1:
- от 600 до 6000 включительно (класс 1);
- от 6000 до 12 000 включительно (класс 2);
- от 12 000 до 18 000 включительно (класс 3);
- от 18 000 до 30 000 включительно (класс 4).
От класса шпинделя по частоте вращения зависят границы зон вибрационного состояния для STCS, но не зависят границы зон для LTCS.
Границы зон вибрационного состояния для разных классов по частоте вращения показаны на рисунке 3.
7.4 Классификация по типу подшипника
В настоящем стандарте различают два типа подшипников, в которых установлен шпиндель:
- шариковые подшипники (точечный контакт тела качения);
- роликовые подшипники (линейный контакт тела качения).
Дополнительная информация в отношении типа подшипниковой опоры приведена в [8].
8 Оценка вибрационного состояния
8.1 Общие положения
8.1.1 Общие сведения об оценке вибрационного состояния
В соответствии с настоящим стандартом контролируемыми параметрами вибрации, по которым осуществляется оценка вибрационного состояния шпинделя, являются LTSC и STSC.
Критерии оценки, установленные настоящим стандартом, применимы к измерениям широкополосной вибрации на корпусе установленного шпинделя как на месте применения станка, так и на стенде завода-изготовителя. Измерения проводят в установившемся режиме работы станка, без приложения нагрузки, на частоте вращения в пределах ее номинального диапазона. Критерии применяют к результатам однократных или периодических испытаний, а также в режиме постоянного мониторинга.
Если предполагается, что на результаты измерений вибрации шпинделя могут повлиять источники извне, то для выявления таких источников могут быть использованы методы частотного анализа (например, анализ спектра в широкой полосе частот или анализ огибающей), которые, однако, в настоящем стандарте не рассматриваются.
Установленный настоящим стандартом границы зон вибрационного состояния основаны на данных, полученных несколькими крупными компаниями за период более 15 лет для значительного количества станков.
Численные значения границ зон, указанных на рисунке 3, не предназначены для использования в качестве критериев приемки, которые должны быть предметом соглашения между поставщиком и заказчиком станка. Однако эти границы могут использоваться в качестве общего руководства, позволяющего избежать ненужных затрат на снижение вибрации шпинделя и предъявления к ней чрезмерно завышенных требований. Иногда особенности конструкции станка или опыт его эксплуатации могут потребовать установления других граничных значений (более высоких или более низких). Например, если жесткость конструкции станка мала или шпиндель имеет большую длину и фланец на задней части, то при данном состоянии опоры шпинделя можно ожидать, что вибрация на его корпусе будет выше. В соответствии с этим пороговый уровень останова станка может быть повышен. Рекомендуется, чтобы изготовитель приводил обоснование изменения границ зон вибрационного состояния, особенно если они выше указанных в настоящем стандарте.
8.1.2 Неопределенность измерения
Основными источниками неопределенности измерения контролируемого параметра вибрации являются средства измерений, установка преобразователя вибрации и условия окружающей среды. Рекомендации в отношении применяемых средств измерений приведены в 5.1, процедуры установки преобразователя — в 5.3, условий проведения измерений — в разделе 4. Если измерения проводят с соблюдением рекомендаций ИСО 2954:2012 (5.6), то ожидается, что точность измерений LTSC и STSC будет не менее +/- 10%.
Указанная оценка дана в предположении, что факторы окружающей среды не будут оказывать чрезмерно большого влияния на результаты измерений вибрации (см. также 4.1).
Более подробные сведения об оценке неопределенности измерения приведены в [14] - [17].
8.2 Критерий I (по абсолютному значению параметра)
8.2.1 Общие положения
Данный критерий имеет вид предельных значений параметра вибрации на подшипниках шпинделя. С предельными значениями, соответствующими шпинделю данного класса, сопоставляют максимальное абсолютное значение контролируемого параметра по всем точкам и направлениям измерений. При оценке вибрационного состояния принимают во внимание влияющие факторы, указанные в 4.1.
8.2.2 Зоны вибрационного состояния
Установлены следующие зоны вибрационного состояния, предназначенные для качественной оценки вибрации шпинделя и принятия решения о необходимых мерах.
Зона A — в эту зону попадают, как правило, новые станки/шпиндели.
Зона B — станки/шпиндели, попадающие в эту зону, обычно считают пригодными для дальнейшей эксплуатации без ограничения сроков.
Зона C — станки/шпиндели, попадающие в эту зону, обычно рассматривают как непригодные для длительной эксплуатации.
Зона D — уровни вибрации в данной зоне обычно рассматривают как достаточно серьезные, для того чтобы вызвать повреждение станка.
8.2.3 Примерные границы зон вибрационного состояния
Примерные границы зон для максимального значения контролируемого параметра (скорости или ускорения) широкополосной вибрации в направлениях, указанных в 5.2, приведены в 8.5.
8.3 Критерий II (по изменению абсолютного значения параметра)
Данный критерий основан на сравнении текущего значения контролируемого параметра широкополосной вибрации в установившемся режиме работы станка с предварительно установленным опорным значением. Значительные изменения могут потребовать принятия соответствующих мер даже в том случае, если граница между зонами B и C еще не достигнута. Эти изменения могут нарастать постепенно или иметь скачкообразный характер, быть следствием зарождающихся повреждений или иных нарушений в работе станка.
Сравниваемый параметр вибрации должен быть получен с использованием одного и того же положения и ориентации преобразователя вибрации для одного и того же режима работы станка. При обнаружении значительных изменений исследуют их возможные причины с целью предотвратить возникновение опасных ситуаций. Если изменения вибрации превышают 25% значения границы между зонами B и C, приведенной в 8.5, их рассматривают как значительные, особенно когда они носят внезапный характер. В этом случае необходимо провести диагностические исследования, чтобы выявить причины такого изменения и определить, какие меры следует принять. Такие исследования могут включать в себя методы спектрального анализа, методы анализа состояния подшипников (с применением преобразования Гильберта) или проверку геометрической точности по [3].
8.4 Общий вид границ зон состояния
Границы зон вибрационного состояния, общий вид которых для шпинделей разных классов показан на рисунке 3, устанавливают по соглашению между изготовителем/поставщиком и заказчиком. Численные значения границ зон в 8.5 даны только для примера и могут служить в качестве руководства, позволяющего избежать завышенных требований к уровню вибрации станка.
Обычно верхнюю границу зоны A рассматривают в качестве приемлемого значения контролируемого параметра для станка/шпинделя нового или возвращенного из капитального ремонта.
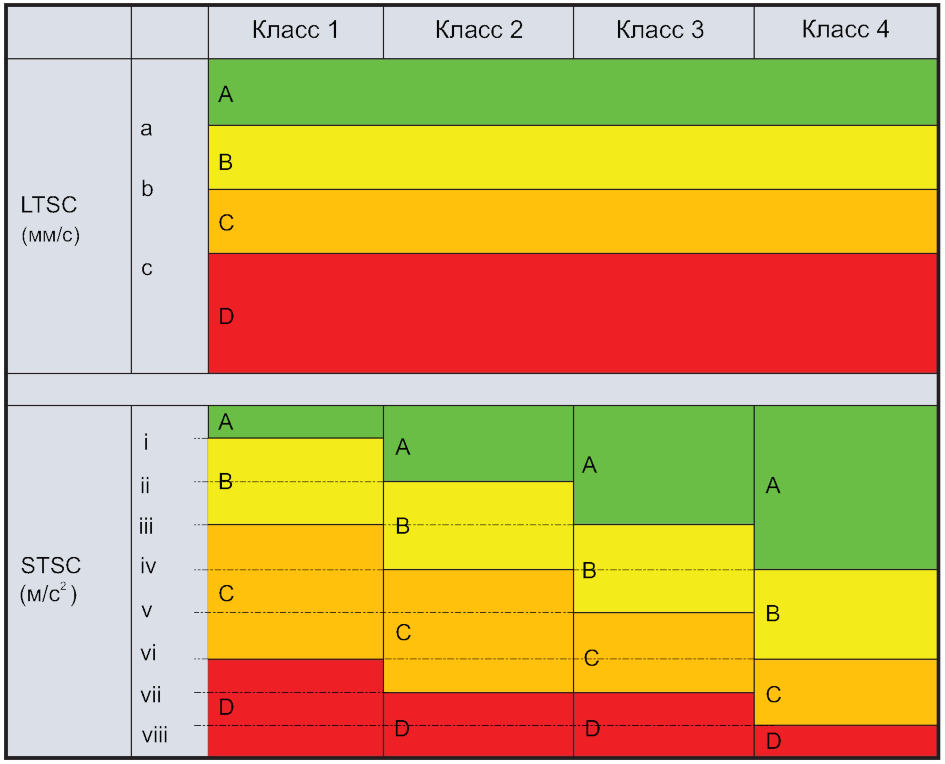
Рисунок 3 — Общий вид границ зон вибрационного состояния для шпинделей разных классов по частоте вращения
8.5 Примеры числовых значений границ зон состояния
В таблице 2 приведены примеры численных значений границ зон вибрационного состояния для шпинделей типичных классов.
Эти численные значения не предназначены для использования в качестве критериев приемки, которые должны быть предметом соглашения между поставщиком станка/шпинделя и заказчиком. Однако эти границы могут использоваться в качестве общего руководства, позволяющего избежать ненужных затрат на снижение вибрации машины и предъявления к ней чрезмерно завышенных требований. Иногда особенности конструкции станка или опыт ее эксплуатации могут потребовать установления других граничных значений (более высоких или более низких). В таких случаях изготовитель обычно приводит обоснование изменения границ и, в частности, подтверждает, что допускаемая в соответствии с этими изменениями повышенная вибрация не приведет к ухудшению надежности станка.
Примеры численных значений границ зон вибрационного состояния
8.6 Предельные уровни вибрации
8.6.1 Общие положения
Устанавливаемые предельные уровни контролируемых параметров применяют только для описания состояния шпинделя. Вибрация, связанная с качеством обработки изделия (заготовки) и нежелательными перемещениями шпинделя, рассматривается в [3].
8.6.2 Установка уровня оповещения
Целью установки уровня ОПОВЕЩЕНИЕ является указание на изменение контролируемого параметра безотносительно класса шпинделя. Для некоторых классов шпинделей нормальный уровень вибрации (базовая линия) может быть весьма низок. В этом случае общей рекомендацией будет установка уровня ПРЕДУПРЕЖДЕНИЕ, в три раза превышающего базовую линию. При этом, однако, оказываются возможными значительные изменения контролируемого параметра до достижения им уровня ПРЕДУПРЕЖДЕНИЕ.
Из рассмотренных выше соображений следует целесообразность установления для вибрации шпинделя помимо уровня ПРЕДУПРЕЖДЕНИЕ также уровня ОПОВЕЩЕНИЕ. Обычно последний в 1,4 — 2,0 раза превышает базовую линию (в зависимости от того, как базовая линия может изменяться со временем).
Следует отметить, что для станков/шпинделей некоторых типов превышение уровня ОПОВЕЩЕНИЕ может весьма отрицательно сказаться на качестве обработки изделия (заготовки), особенно в случае шлифовальных станков. Однако рассмотрение данных вопросов выходит за область применения настоящего стандарта.
8.6.3 Установка уровня предупреждения
Уровень ПРЕДУПРЕЖДЕНИЕ может существенно изменяться в сторону возрастания или уменьшения от шпинделя к шпинделю. Обычно данный уровень задают относительно некоторого базового уровня (базовой линии), определяемого для заданной точки и заданного направления измерений на основе опыта эксплуатации станков данного типа.
Рекомендуется устанавливать уровень ПРЕДУПРЕЖДЕНИЕ превышающим базовую линию на 25% значения верхней границы зоны B. Если базовый уровень мал, то уровень ПРЕДУПРЕЖДЕНИЕ может находиться ниже зоны C (см. [9], [10]).
Если базовый уровень не определен (например, для нового станка), то уровень ПРЕДУПРЕЖДЕНИЕ определяют либо из опыта эксплуатации аналогичных станков, либо относительно согласованных приемлемых значений контролируемого параметра вибрации. Спустя некоторое время по наблюдениям вибрации шпинделя устанавливают базовую линию и соответствующим образом корректируют уровень ПРЕДУПРЕЖДЕНИЕ.
Обычно уровень ПРЕДУПРЕЖДЕНИЕ устанавливают так, чтобы он не превышал верхнюю границу зоны B более чем в 1,25 раз.
8.6.4 Установка порогового уровня останова
Пороговый уровень останова обычно связывают с сохранением механической целости станка/шпинделя, которая, в свою очередь, определяется конструктивными особенностями станка/шпинделя и способностью противостоять действию аномальных динамических сил. Поэтому пороговый уровень останова, как правило, одинаков для машин аналогичных конструкций и не связан с базовой линией, используемой для установления уровня предупреждения.
Вследствие многообразия конструкций станков/шпинделей не представляется возможным дать универсальное руководство по заданию порогового уровня останова, но обычно его устанавливают в пределах зоны C или D, но не выше границы между этими зонами более чем на 25%.
Некоторые аномальные события, такие как аварийный отказ шпинделя, могут приводить к мгновенному росту вибрации выше верхней границы зоны C. Чтобы не допустить развития таких событий, рекомендуется осуществлять измерения контролируемого параметра через очень короткие промежутки времени или в непрерывном режиме.
Превышение вибрацией порогового уровня останова требует совершения немедленных корректирующих действий.
МЕТОДЫ ОЦЕНКИ СОСТОЯНИЯ ПОДШИПНИКОВ
Широкополосный сигнал ускорения, измеренный на корпусе подшипника качения в соответствии с настоящим стандартом, зачастую содержит достаточно информации, позволяющей судить о текущем состоянии подшипника. Однако в ряде случаев оценки на основе измерений широкополосной вибрации могут приводить к ошибочным заключениям. Эти ошибки могут быть вызваны, например, наличием резонансов элементов подшипника, подшипниковой опоры в целом или крепления преобразователя вибрации. Также к неверным заключениям о состоянии подшипника может привести наличие неисправностей в других узлах, проявляющихся на характерных для них частотах (например, дефектов зубчатого зацепления или явления кавитации в насосе).
Чтобы расширить возможности оценки состояния подшипников, устойчивой к вышеописанным эффектам, разработан ряд соответствующих методов. Эти методы широко используются в программах технического обслуживания машин на основе контроля состояния и реализованы в виде стандартных процедур. Указанные методы могут быть разделены на два больших класса: общие методы и специальные методы.
К общим методам относят те, что требуют применения обычной, неспециализированной аппаратуры для измерений и обработки сигналов. К таким методам относят частотный анализ вибрации и анализ пик-фактора.
Отдельные частотные составляющие сигнала вибрации могут быть выявлены путем спектрального анализа. При наличии достаточных данных о типе подшипника расчетным способом могут быть определены характерные подшипниковые частоты, на которых будут проявляться разные дефекты подшипника (внутренней и внешней дорожек, элементов качения и др.), после чего проверяют наличие или отсутствие существенных составляющих вибрации на этих частотах. Таким образом можно получить информацию не только о наличии дефектов подшипника, но и о природе этих дефектов. Чтобы улучшить выделение характерных частотных составляющих на фоне помех, применяют методы когерентного усреднения или адаптивного шумоподавления.
На практике оценка состояния подшипникового узла по подшипниковым частотам часто осложняется тем, что амплитуда соответствующих составляющих слишком мала, чтобы быть надежно определяемой даже с применением самых современных средств обработки сигнала. Это затрудняет обнаружение дефекта в подшипнике на ранней стадии его развития. Также частотный анализ не позволяет получить достоверные оценки остаточного ресурса.
По указанным причинам частотный анализ, несмотря на его доступность, обычно не рассматривают в качестве подходящего метода оценки состояния подшипника.
Пик-фактор сигнала представляет собой отношение пикового значения сигнала на заданном интервале времени к его среднеквадратичному значению и позволяет судить об остроте пиков в сигнале. Высокие пики в сигнале могут быть связаны, в частности, с прохождением элемента качения через дефект на дорожке подшипника. Метод может быть легко реализован с помощью обычной аппаратуры, но его недостатком является низкая избирательность. На основе его результатов легко можно прийти к неверным заключениям, поскольку он реагирует на любые пики сигнала вне зависимости от природы их происхождения.
Специальные методы отличаются тем, что могут давать разные результаты в зависимости от применяемой аппаратуры, т.е. они «привязаны» к конкретному изготовителю и к конкретной реализации процедуры обработки сигнала. Такие методы включают в себя разные варианты анализа огибающих и методы обнаружения ударных импульсов.
A.3.2 Анализ ударных импульсов
Известен ряд измерительных приборов, действие которых основано на том, что дефекты подшипников качения вызывают появление в сигнале вибрации коротких импульсов, обычно называемых ударными импульсами. Вследствие высокой крутизны ударных импульсов в их спектре присутствуют составляющие на очень высоких частотах. Указанные приборы обнаруживают эти высокочастотные составляющие и преобразуют их в показатель, значение которого связывают с состоянием подшипника.
Результаты применения метода зависят от применяемой аппаратуры и могут существенно различаться при анализе состояния одного и того же подшипника.
Обработка сигнала во временной области перед анализом его частотного спектра позволяет подавить нежелательные составляющие, связанные с дисбалансом, несоосностью в соединениях и другими неисправностями вне подшипникового узла. Также во временной области можно подавить шум в исследуемом сигнале, оставив в сигнале только ударные импульсы или всплески вибрационной энергии. Наконец, полученный сигнал может быть подвергнут амплитудной демодуляции и различным способам фильтрации. Преобразование сигнала в частотную область позволяет получить спектральную картину импульсных выбросов энергии вибрации, которая является удобным инструментом для обнаружения подшипниковых дефектов.
Спектральный анализ демодулированных сигналов имеет много аппаратных реализаций, также сильно привязанных к конкретному изготовителю. От изготовителя зависит также применяемая в методе терминология, шкала оценки развития дефекта и единицы измерения по этой шкале. Это затрудняет объединение разных реализаций метода в единое стандартизованное руководство.
A.4 Определение бездефектности подшипника
Существует идея объединения разных реализаций, основанная на том, что подшипниковый узел в хорошем техническом состоянии не будет демонстрировать подшипниковых частот вне зависимости от применяемой аппаратуры. Однако во многих современных средствах измерений применяются процедуры обработки сигнала настолько чувствительные, что позволяют выделить составляющие на подшипниковых частотах даже для «идеального» подшипника. Кроме того, параметрическое возбуждение подшипниковых частот и погрешности установки подшипника также могут приводить к неверным заключениям о наличии в нем дефектов. Но, главное, разная чувствительность разных инструментов к дефектам подшипника будет неизбежно давать разные результаты при применении этих инструментов.
СВЕДЕНИЯ О СООТВЕТСТВИИ ССЫЛОЧНЫХ МЕЖДУНАРОДНЫХ СТАНДАРТОВ НАЦИОНАЛЬНЫМ И МЕЖГОСУДАРСТВЕННЫМ СТАНДАРТАМ
| Обозначение ссылочного международного стандарта | Степень соответствия | Обозначение и наименование соответствующего национального, межгосударственного стандарта |
| ISO 1925 | - | <*> |
| ISO 2041 | IDT | ГОСТ Р ИСО 2041-2012 «Вибрация, удар и контроль технического состояния. Термины и определения» |
| ISO 2954 | IDT | ГОСТ ISO 2954-2014 «Вибрация. Контроль состояния машин по результатам измерений вибрации на невращающихся частях. Требования к средствам измерений» |
| ISO 13372 | IDT | ГОСТ Р ИСО 13372-2013 «Контроль состояния и диагностика машин. Термины и определения» |
| <*> Соответствующий межгосударственный стандарт отсутствует. До его принятия рекомендуется использовать перевод на русский язык данного международного стандарта. Примечание — В настоящей таблице использовано следующее условное обозначение степени соответствия стандартов: - IDT — идентичные стандарты. | ||