ГОСТ Р 60.5.3.5-2026/ИСО 5363:2024. Национальный стандарт Российской Федерации. Роботы и робототехнические устройства. Методы испытаний шагающего робота экзоскелетного типа для реабилитации, оценки состояния, компенсации и облегчения
Актуально на 07.11.2026.
Как цитировать: "ГОСТ Р 60.5.3.5-2026/ИСО 5363:2024. Национальный стандарт Российской Федерации. Роботы и робототехнические устройства. Методы испытаний шагающего робота экзоскелетного типа для реабилитации, оценки состояния, компенсации и облегчения". ГОСТ Р 60.5.3.5-2026. https://bukva.ai/docs/standart-gost-r-60-5-3-5-2026
(утв. и введен в действие Приказом Росстандарта от 09.04.2026 № 333-ст)
Примечание
Документ введен в действие с 01.06.2026.
Утвержден и введен в действие
Приказом Федерального
агентства по техническому
регулированию и метрологии
от 9 апреля 2026 г. № 333-ст
НАЦИОНАЛЬНЫЙ СТАНДАРТ РОССИЙСКОЙ ФЕДЕРАЦИИ
РОБОТЫ И РОБОТОТЕХНИЧЕСКИЕ УСТРОЙСТВА
МЕТОДЫ ИСПЫТАНИЙ ШАГАЮЩЕГО РОБОТА ЭКЗОСКЕЛЕТНОГО ТИПА
ДЛЯ РЕАБИЛИТАЦИИ, ОЦЕНКИ СОСТОЯНИЯ, КОМПЕНСАЦИИ И ОБЛЕГЧЕНИЯ
Robots and robotic devices.
Test methods for exoskeleton-type walking robot intended
for rehabilitation, assessment, compensation and alleviation
(ISO 5363:2024, Robotics — Test methods
for exoskeleton-type walking RACA robot, IDT)
1 ПОДГОТОВЛЕН Федеральным государственным автономным научным учреждением «Центральный научно-исследовательский и опытно-конструкторский институт робототехники и технической кибернетики» (ЦНИИ РТК) на основе собственного перевода на русский язык англоязычной версии стандарта, указанного в пункте 4
2 ВНЕСЕН Техническим комитетом по стандартизации ТК 141 «Робототехника»
3 УТВЕРЖДЕН И ВВЕДЕН В ДЕЙСТВИЕ Приказом Федерального агентства по техническому регулированию и метрологии от 9 апреля 2026 г. № 333-ст
4 Настоящий стандарт идентичен международному стандарту ИСО 5363:2024 «Робототехника. Методы испытаний шагающего робота РОКО экзоскелетного типа» (ISO 5363:2024 «Robotics — Test methods for exoskeleton-type walking RACA robot», IDT).
Наименование настоящего стандарта изменено относительно наименования указанного международного стандарта для приведения в соответствие с ГОСТ Р 1.5-2012 (пункт 3.5) и для увязки с наименованиями, принятыми в существующем комплексе национальных стандартов Российской Федерации.
При применении настоящего стандарта рекомендуется использовать вместо ссылочных международных стандартов соответствующие им национальные стандарты, сведения о которых приведены в дополнительном приложении ДА
Правила применения настоящего стандарта установлены в статье 26 Федерального закона от 29 июня 2015 г. № 162-ФЗ «О стандартизации в Российской Федерации». Информация об изменениях к настоящему стандарту публикуется в ежегодном (по состоянию на 1 января текущего года) информационном указателе «Национальные стандарты», а официальный текст изменений и поправок — в ежемесячном информационном указателе «Национальные стандарты». В случае пересмотра (замены) или отмены настоящего стандарта соответствующее уведомление будет опубликовано в ближайшем выпуске ежемесячного информационного указателя «Национальные стандарты». Соответствующая информация, уведомление и тексты размещаются также в информационной системе общего пользования — на официальном сайте Федерального агентства по техническому регулированию и метрологии в сети Интернет (www.rst.gov.ru)
Требования стандартов комплекса ГОСТ Р 60 распространяются на роботы и робототехнические устройства. Целью стандартов является повышение интероперабельности роботов и их компонентов, а также снижение затрат на их разработку, производство и обслуживание за счет стандартизации и унификации процессов, интерфейсов, узлов и параметров.
Стандарты комплекса ГОСТ Р 60 представляют собой совокупность отдельно издаваемых стандартов. Стандарты данного комплекса относятся к одной из следующих тематических групп: «Общие положения, основные понятия, термины и определения», «Технические и эксплуатационные характеристики», «Безопасность», «Виды и методы испытаний», «Механические интерфейсы», «Электрические интерфейсы», «Коммуникационные интерфейсы», «Методы моделирования и программирования», «Методы построения траектории движения (навигация)», «Конструктивные элементы». Стандарты любой тематической группы могут относиться как ко всем роботам и робототехническим устройствам, так и к отдельным группам объектов стандартизации — промышленным роботам в целом, промышленным манипуляционным роботам, промышленным транспортным роботам, сервисным роботам в целом, сервисным манипуляционным роботам, сервисным мобильным роботам, а также к морским робототехническим комплексам.
Настоящий стандарт относится к тематической группе «Виды и методы испытаний» и распространяется на экзоскелеты, являющиеся носимыми сервисными роботами, предназначенными для увеличения нагрузочной способности, восполнения утраченных функций, оказания содействия и/или расширения амплитуды движений в процессе физической деятельности человека.
Настоящий стандарт, определяющий методы испытаний экзоскелета нижних конечностей для реабилитации, оценки состояния, компенсации и облегчения, разработан в качестве дополнения к международному стандарту МЭК 80601-2-78:2019, на момент публикации которого не были стандартизированы конкретные методы испытаний для проверки соответствия его требованиям.
Настоящий стандарт определяет методы испытаний робота экзоскелетного типа для нижних конечностей, предназначенного для реабилитации, оценки состояния, компенсации и облегчения (далее — робота РОКО), используемого в качестве медицинского электрического изделия. Робот РОКО обеспечивает перемещение человека за счет возвратно-поступательных движений, обеспечиваемых приводами, с прерывистым контактом с поверхностью перемещения.
Требования настоящего стандарта не применимы к пассивным или бесприводным экзоскелетам.
Примечание — Испытания, определенные в настоящем стандарте, можно использовать для проверки соответствия требованиям МЭК 80601-2-78.
В настоящем стандарте использованы нормативные ссылки на следующие международные стандарты. Для датированных ссылок применяют только указанное издание, для недатированных — последнее издание (включая все изменения):
IEC 60601-1:2005+AMD1:2012+AMD2:2020, Medical electrical equipment — Part 1: General requirements for basic safety and essential performance (Изделия медицинские электрические. Часть 1. Общие требования безопасности с учетом основных функциональных характеристик)
В настоящем стандарте применены термины по МЭК 60601-1, а также следующие термины с соответствующими определениями.
ИСО и МЭК ведут терминологические базы данных для использования в стандартизации по следующим адресам:
- платформа онлайн-просмотра ИСО: доступна на http://www.iso.org/obp;
- Электропедия МЭК: доступна на http://www.electropedia.org.
3.1 приводная рабочая часть (actuated applied part): Подкатегория рабочей части, предназначенная для обеспечения активно управляемых физических взаимодействий с пациентом, связанных с двигательными функциями пациента, для выполнения клинической функции робота РОКО.
[МЭК 80601-2-78:2019, 201.3.201]
3.2 медицинский робот (medical robot): Робот, предназначенный для использования в качестве медицинского электрического изделия или медицинской электрической системы.
3.3 робот для реабилитации, оценки состояния, компенсации и облегчения; робот РОКО (rehabilitation, assessment, compensation and alleviation robot; RACA robot): Медицинский робот, предназначенный изготовителем для осуществления реабилитации, оценки состояния, компенсации или облегчения, и имеющий приводную рабочую часть.
[МЭК 80601-2-78:2019, 201.3.212]
3.4 робот (robot): Программируемый исполнительный механизм, обладающий определенным уровнем автономности и предназначенный для выполнения перемещения, манипулирования или позиционирования.
3.5 шагающий (walking): Передвижное изделие, которое после установки и ввода в эксплуатацию предназначено для перемещения из одного места в другое путем совершения возвратно-поступательных движений с периодическим контактом между поверхностью перемещения и роботом РОКО.
[МЭК 80601-2-78:2019, 201.3.215]
4 Условия проведения испытаний
4.1 Общие положения
Шагающий робот РОКО экзоскелетного типа должен быть полностью собран, работоспособен, аккумуляторные батареи заряжены и готов к проведению испытаний. Также следует обеспечить безопасное функционирование робота в процессе всех испытаний.
Испытаниям должна предшествовать подготовка к эксплуатации, заявленная изготовителем.
4.2 Условия внешней среды
Во время всех испытаний необходимо поддерживать следующие условия внешней среды.
Если условия внешней среды, указанные изготовителем, отличаются от установленных выше, это должно быть отражено в протоколе испытаний.
4.3 Требования к испытательному оборудованию
4.3.1 Состав испытательного оборудования
В состав испытательного оборудования должны входить (см. рисунок 1):
- беговая дорожка для имитации возвратно-поступательного движения;
- каркас испытательного оборудования;
- тестовый манекен, на котором должен быть закреплен робот РОКО;
- датчик усилия для измерения силы реакции поверхности;
- исполнительный модуль для вертикального перемещения манекена с контролем положения, скорости и усилия.
Шагающий робот РОКО должен быть установлен на данном испытательном оборудовании.
4.3.2 Беговая дорожка
4.3.2.1 Скорость бегового полотна
Скорость бегового полотна должна иметь погрешность, указанную изготовителем беговой дорожки. Скорость бегового полотна должна регулироваться в сочетании с вертикальным перемещением исполнительного модуля.
Если скорость бегового полотна необходимо регулировать с помощью установления связи с роботом РОКО, то должно быть предусмотрено устройство ввода-вывода сигнала, которое может быть синхронизировано с роботом РОКО.
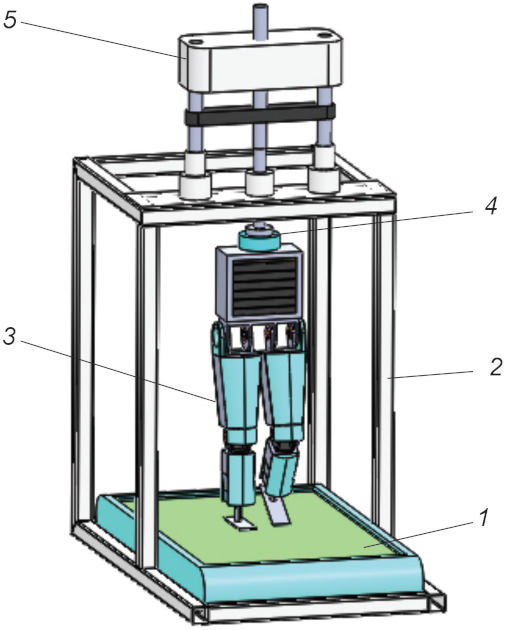
оборудования; 3 — тестовый манекен; 4 — датчик усилия;
4.3.2.2 Допустимая нагрузка
Беговая дорожка должна выдерживать допустимую нагрузку на протяжении всего испытания. Допустимую нагрузку следует определять, как сумму максимально допустимой массы пациента, массы робота и массы вспомогательного оборудования, которые указаны в сопроводительной документации изготовителя.
4.3.3 Тестовый манекен
Тестовый манекен должен быть указан изготовителем или разработан с учетом распределения длины и массы сегмента тела в соответствии с МЭК 60601-1:2005+AMD1:2012+AMD2:2020, рисунок A.19 или комплексом стандартов ИСО 7250.
На рисунке 2 показан пример конструкции тестового манекена, необходимого для испытаний робота РОКО. Тестовый манекен представляет собой манекен пассивного типа, имеющий подвижные тазобедренные, коленные и голеностопные шарниры, реализованные с помощью штифтового или винтового соединения для обеспечения движения при ходьбе. Голеностопные шарниры могут быть как подвижными, так и фиксированными в зависимости от технических характеристик робота.
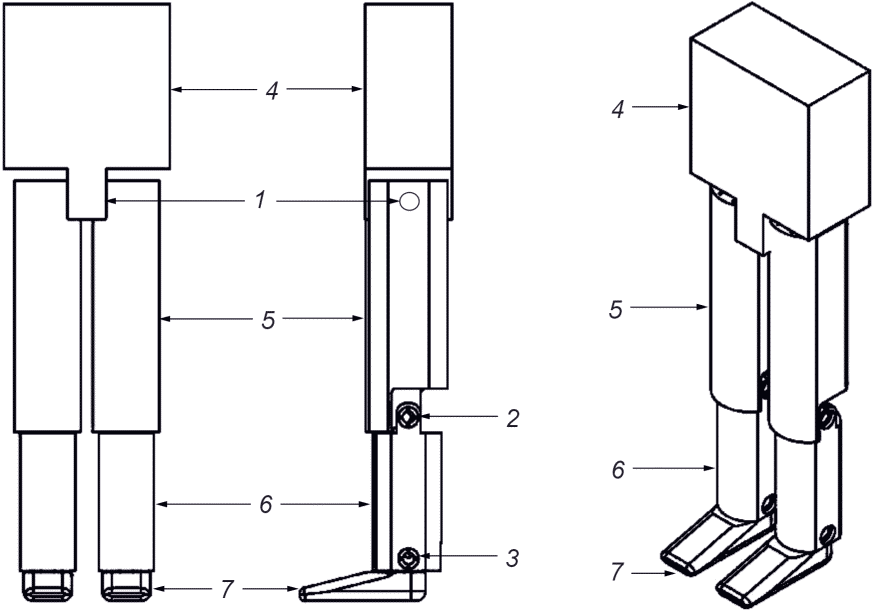
3 — голеностопный шарнир; 4 — таз и верхняя часть туловища;
4.3.4 Каркас испытательного оборудования
Каркас испытательного оборудования должен иметь жесткую конструкцию с достаточной прочностью, обеспечивающей закрепление или монтаж на ней тестового манекена и исполнительного модуля, который должен перемещать манекен вверх и вниз. Каркас испытательного оборудования необходимо закрепить на полу. Каркас должен иметь достаточную высоту, чтобы беговая дорожка могла быть размещена под тестовым манекеном, на котором надет робот РОКО. На рисунке 3 приведен пример конструкции и размеров каркаса испытательного оборудования.
4.3.5 Исполнительный модуль
Исполнительный модуль должен быть оснащен силовым приводом, предназначенным для перемещения тестового манекена вверх и вниз, чтобы имитировать движения при ходьбе со скоростью, которая должна быть согласована со скоростью шагания робота РОКО. Диапазон вертикального перемещения исполнительного модуля должен составлять не менее 100 мм, чтобы обеспечить наличие свободного пространства под ступней манекена. Во время испытания робота РОКО, движения которого согласованы со скоростью беговой дорожки, должен быть предусмотрен механизм синхронизации скорости перемещения исполнительного модуля, скорости шагания робота РОКО и скорости беговой дорожки.
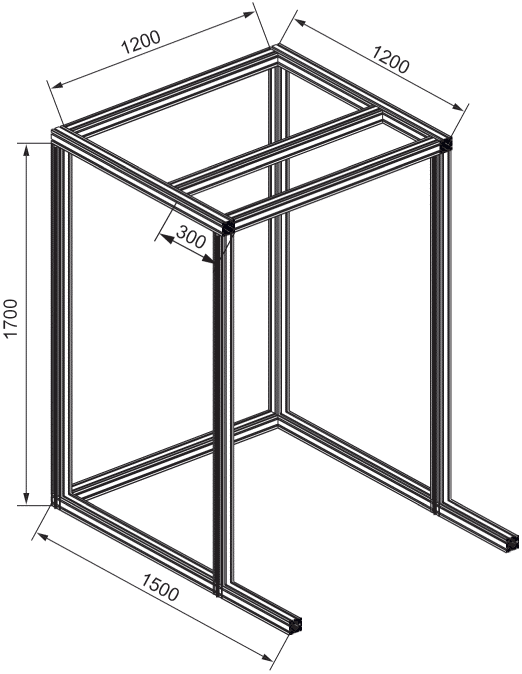
каркаса испытательного оборудования
4.4 Пример реализации испытательного стенда
Испытуемый робот РОКО экзоскелетного типа должен быть надет на тестовый манекен в соответствии с указаниями изготовителя. Нижняя поверхность ступней робота РОКО должна находиться в контакте с беговой дорожкой.
На рисунке 4 показан пример робота РОКО, надетого на тестовый манекен.
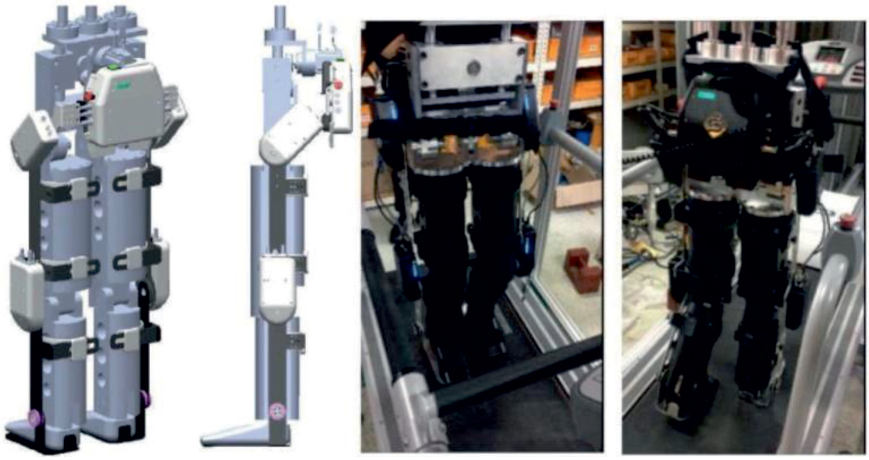
Рисунок 4 — Пример реализации испытательного стенда
5 Проверка диапазонов перемещения каждого шарнира робота РОКО
5.1 Цель испытания
Данное испытание предназначено для измерения диапазонов перемещения каждого шарнира робота РОКО. Данное испытание может быть применено к роботам РОКО с позиционным управлением шарнирами.
5.2 Порядок проведения испытания
Угловые перемещения шарниров робота РОКО следует измерять с использованием надлежащего измерительного прибора, например, с помощью трехмерного оптического анализатора движения.
Если для измерения угла тазобедренного шарнира используется электронный гониометр, то он должен быть установлен параллельно туловищу и бедру манекена, а центр электронного гониометра может быть установлен на оси вращения тазобедренного шарнира.
Диапазон перемещения каждого шарнира должен быть указан изготовителем до начала испытаний.
Диапазон перемещения каждого шарнира измеряют во время ходьбы при наихудших условиях, указанных изготовителем.
Примечание — К наихудшим условиям относятся максимальная нагрузка, максимальная скорость, максимальная длина шага и т.д.
Точность определения диапазона перемещения каждого шарнира шагающего робота РОКО должна соответствовать техническим характеристикам, указанным изготовителем.
Пример — Диапазоны перемещения могут составлять 25° +/- 5° для тазобедренного шарнира, 40° +/- 5° для коленного шарнира и 20° +/- 5° для голеностопного шарнира.
6 Ресурсное испытание приводной рабочей части
6.1 Цель испытания
Приводная рабочая часть, выполняющая повторяющиеся движения, должна быть испытана на усталостную прочность или стойкость в качестве средства контроля неприемлемых рисков из-за ее преждевременного выхода из строя в течение установленного срока службы (см. МЭК 80601-2-78:2019, 201.9.8.1).
Данное испытание предназначено для проверки стойкости приводной рабочей части в период между двумя последовательными техническими обслуживаниями.
Примечание — Данное испытание рассматривают в качестве проверки механической конструкции приводной рабочей части. Механическую конструкцию шагающих роботов РОКО рассчитывают исходя из полной нагрузки, определяемой изготовителями в соответствии с МЭК 80601-2-78:2019, приложение AA, 201.9.8.
6.2 Порядок проведения испытания
К приводной рабочей части тестового манекена прикладывают нагрузку. Скорость ходьбы во время испытания устанавливают равной скорости, рекомендованной изготовителем. Для данного испытания может быть использован внешний источник электропитания вместо встроенного источника электропитания, чтобы не прерывать испытание из-за снижения мощности или полного разряда аккумуляторной батареи. Это должно быть зафиксировано в протоколе испытаний.
Шагающий робот РОКО должен быть закреплен на тестовом манекене, а скорость беговой дорожки должна быть синхронизирована с движениями шагающего робота РОКО.
Испытание выполняют до тех пор, пока не будет выполнено число попыток, указанное изготовителем.
Если продолжение испытания затруднено из-за отказа, повреждения или поломки робота РОКО, то испытание немедленно прекращают. Все события, имевшие место в процессе проведения испытания, должны быть зафиксированы в протоколе.
Примечание — Число выполненных попыток может быть определено на основе числа контактов с полом между циклами технического обслуживания (например, см. ИСО 13823).
7 Ресурсное испытание опорной системы шагающего робота РОКО
7.1 Цель испытания
Данное испытание предназначено для проверки прочности опорной системы шагающего робота РОКО при воздействии сил на его ступни с помощью имитационного моделирования удара о пол во время ходьбы.
Примечание — К опорным системам относятся системы приведения в движение и приводные рабочие части, показанные в МЭК 80601-2-78:2019, рисунок AA.18.
7.2 Порядок проведения испытания
Шагающий робот РОКО должен быть закреплен на манекене, стоящем вертикально или расположенном горизонтально, а ударная нагрузка многократно воздействует на ступни шагающего робота РОКО заданное число раз.
Примечание 1 — Если манекен расположен вертикально и для создания ударной нагрузки использовано свободное падение, то высоту от пола можно использовать в качестве параметра для регулировки ударной нагрузки.
Примечание 2 — Если манекен расположен горизонтально, чтобы уменьшить эффект гравитации, для регулировки ударной нагрузки можно использовать сервомеханизм. Пример показан в приложении B.
Ударную нагрузку, прикладываемую к ступне (на ступню), рассчитывают, как сумму максимально допустимой массы пациента и массы робота РОКО, умноженную на коэффициент 1,6 (теоретическое обоснование данного положения приведено в приложении A, пункт A.2).
MM — максимально допустимая масса пациента, кг;
g — ускорение силы тяжести, м/с2.
Максимально допустимую массу пациента, указанную изготовителем, следует применять в соответствии с эксплуатационной документацией. Если изготовителем не указано иное, то для взрослых пациентов следует использовать массу 135 кг.
Примечание 3 — Пример того, как оценить количество ударов в течение заданного срока службы, приведен в приложении A, пункт A.3.
8 Требования к протоколу испытаний
В протоколе испытаний должны быть зафиксированы условия проведения испытаний, скорость и угол каждого шарнира в приводной рабочей части, а также число выполненных попыток.
Протокол испытаний должен содержать сведения, перечисленные в таблице 1. При необходимости к протоколу испытаний может быть приложена дополнительная информация.
Основное содержание протокола испытаний
| Позиция | Элемент | Дополнительная информация |
| 1 | Наименование и номер протокола | |
| 2 | Дата выпуска протокола | |
| 3 | Общее число страниц | |
| 4 | Наименование и адрес испытательной лаборатории/учреждения | |
| 5 | Наименование и адрес изготовителя испытуемого объекта | |
| 6 | Описание испытуемого объекта | Указывают товарные знаки, модель/тип и серийный номер, если применимо |
| 7 | Номинальные характеристики — информация на паспортной/маркировочной табличке | Экзоскелет: В постоянного тока, А, А-ч, рабочий цикл, максимальная скорость, максимальная безопасная рабочая нагрузка (допустимая нагрузка). Зарядная станция: В, Гц, А или ВА |
| 8 | Классификация используемого оборудования | Экзоскелет: шагающий. Зарядная станция: транспортабельная/портативная/стационарная/мобильная/закрепленная/постоянно установленная |
| 9 | Подключение к источнику питания | Экзоскелет: с встроенным питанием (батарейки или аккумуляторная батарея). Зарядная станция: стационарно установленная/коммутационное устройство/несъемный шнур |
| 10 | Использование по назначению | Включая тип пациента, клиническое применение и расположение пациента |
| 11 | Условия внешней среды | Снаружи помещения/внутри помещения/медицинское обслуживание на дому/степень защиты IP |
| 12 | Режим работы | Непрерывный/прерывистый/рабочий цикл/максимальное время работы/использования (автономность) |
| 13 | Версия программного/микропрограммного обеспечения | |
| 14 | Аксессуары и съемные детали в комплекте | |
| 15 | Другие поставленные объекты | |
| 16 | Общая информация об изделии и другие замечания | |
| 17 | Использованное испытательное оборудование, включая точность испытательного оборудования (технические характеристики) и сертификаты поверки | ИСО/МЭК 17025:2017, включая, если применимо, неопределенность измерения (MU). 1) Беговая дорожка 2) Каркас испытательного оборудования 3) Испытательный манекен (включая нагрузку) 4) Датчики усилия 5) Исполнительный модуль 6) Все остальное испытательное оборудование, использованное во время испытаний |
| 18 | Дата поступления испытуемого объекта и даты проведения испытаний | |
| 19 | Настройка/конфигурация испытуемого объекта во время испытаний, включая, если необходимо, блок-схему | Испытательная установка (фотографии) |
| 20 | Документация по любому специальному оборудованию или программному обеспечению испытуемого объекта, необходимая для проведения испытаний, включая отклонения/исключения | Испытание с использованием специального оборудования |
| 21 | Условия испытаний/настройки и режимы работы во время испытаний | Критерии испытаний (на основе технических характеристик, заявленных изготовителем). В протоколе по каждому испытанию указывают скорость, угол каждого шарнира в приводной рабочей части, количество попыток и другие параметры, относящиеся к испытанию |
| 22 | Результаты испытаний по измерениям движений шагающего робота РОКО в соответствии с разделом 5 | Таблица с результатами испытаний (с соответствующими единицами измерения) |
| 23 | Результаты ресурсных испытаний приводной рабочей части в соответствии с разделом 6 | Таблица с результатами испытаний (с соответствующими единицами измерения) |
| 24 | Результаты ресурсных испытаний опорной системы в соответствии с разделом 7 | Таблица с результатами испытаний (с соответствующими единицами измерения) |
| 25 | Воздействия на испытуемый объект, которые наблюдались во время или после проведения испытаний, и, при необходимости, мнения и интерпретации | Для каждого испытания: заметки в ходе наблюдений за проведением испытаний |
| 26 | Заявление о соответствии требованиям или спецификациям, если применимо | К каким результатам испытаний применяется заявление о соответствии (вердикт «успех/неудача») |
| 27 | Имена и должности или эквивалентные идентификационные данные лиц, проводящих испытания, проверяющих и утверждающих протокол испытаний, включая даты | Для каждого испытания: испытал ..., проверил ... Для общего принятия: одобрил ..., утвердил ... |
| Примечание — В данной таблице представлены дополнительные сведения к ИСО/МЭК 17025:2017, 7.8. | ||
ТЕОРЕТИЧЕСКИЕ ПРЕДПОСЫЛКИ ПРОВЕДЕНИЯ РЕСУРСНЫХ ИСПЫТАНИЙ ОПОРНОЙ СИСТЕМЫ ШАГАЮЩЕГО РОБОТА РОКО
Существуют и другие способы продемонстрировать достаточный ресурс шагающего робота РОКО. Необходимый ресурс зависит от использования по назначению и условий для каждого конкретного шагающего робота РОКО.
При верификации достаточности ресурса существуют два важных аспекта:
a) наихудший случай: При верификации следует учитывать наихудший случай, указанный в технических спецификациях изготовителя (например, максимально допустимую массу пациента, максимальную скорость и максимальное усилие).
b) системный подход: При верификации следует учитывать, что истинную безопасность устройства необходимо оценивать в целом и она не может быть представлена результатами верификации только каждого отдельного компонента (компоненты могут вести себя по-разному при совместном использовании).
В данном приложении приведен пример верификации ресурса на стендовых испытаниях, имитирующих повторяющиеся удары на все устройство при постановке стопы на поверхность. Для некоторых устройств данный метод верификации охватывает оба аспекта и может быть полезным методом демонстрации того, что устройство обладает достаточным ресурсом, чтобы выдерживать удары и нагрузки, которые, как ожидается, будут воздействовать на него в течение срока службы при использовании по назначению.
Данный подход не годится для верификации ресурса шагающих роботов РОКО, предназначенных для бега или прыжков.
A.2 Обоснование коэффициента 1,6 при расчете ударной нагрузки
В 7.2 ударная нагрузка на стопу во время испытания определена как сумма максимально допустимой массы пациента и массы робота РОКО, умноженная на 1,6. Этот коэффициент 1,6 основан на данных из работ [6] и [7]. Оценивая результаты испытаний, представленных в [6] и [7], можно сделать вывод, что максимальное воздействие ударной нагрузки на стопу при ходьбе определяется как масса тела, умноженная максимум на коэффициент 1,6.
A.3 Пример оценки числа ударов
В данном испытании необходимо определить число шагов, которое может выдержать робот РОКО в течение планового срока службы, а также нагрузку на каркас.
Число проделанных шагов оценивают следующим образом:
Обычно диапазон скорости ходьбы для реабилитации временной дисфункции составляет от 0 до 0,56 м/с, а в предположении нормального распределения средняя скорость ходьбы составляет 0,28 м/с.
b) Коэффициент активной ходьбы
Кроме того, пользователь не всегда ходит, пока носит на себе робот РОКО. Поэтому можно использовать коэффициент для учета времени отдыха пользователя.
Принимая во внимание сказанное выше, максимальную дистанцию ходьбы в течение планового срока службы можно рассчитать следующим образом:
где D — максимальная дистанция ходьбы за ожидаемый срок службы, м;
V — средняя скорость ходьбы, м/с;
T — максимальное время использования, с;
R — коэффициент активной ходьбы.
Максимальное число шагов для одной ноги можно вычислить следующим образом:
где S — максимальное число шагов для одной ноги;
D — максимальная дистанция ходьбы за ожидаемый срок службы, м;
(справочное)
РЕСУРСНОЕ ИСПЫТАНИЕ ОПОРНОЙ СИСТЕМЫ ШАГАЮЩЕГО РОБОТА РОКО
С ИСПОЛЬЗОВАНИЕМ ГОРИЗОНТАЛЬНОЙ ИСПЫТАТЕЛЬНОЙ УСТАНОВКИ
В данном приложении приведен пример использования горизонтальной испытательной установки для испытания прочности опорной системы шагающего робота РОКО при повторяющихся ударах о землю при ходьбе.
Внешний вид горизонтальной испытательной установки показан на рисунке B.1.
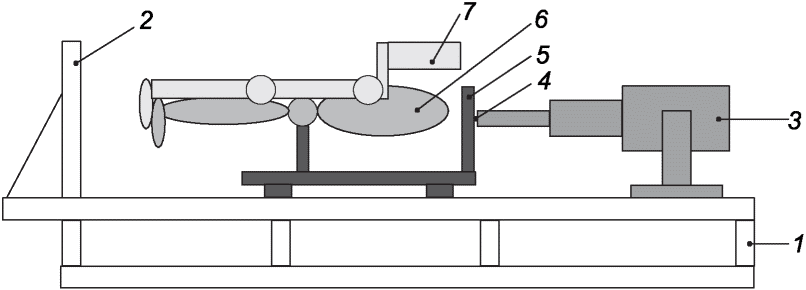
1 — основание, обеспечивающее устойчивость вибровозбудителя
и линейной платформы; 2 — жесткий упор на основании,
с которым соприкасается стопа при приложении ударной
нагрузки во время испытания; 3 — вибровозбудитель
(вибратор), создающий горизонтальные движения
для перемещения линейной платформы вперед и назад;
4 — тензодатчик, расположенный на конце вибровозбудителя
для измерения силы, возникающей при ударе; 5 — линейная
платформа, на которой закреплен манекен с роботом РОКО,
способная перемещаться вперед и назад; 6 — испытательный
манекен, на котором закреплен испытуемый робот РОКО;
7 — шагающий робот РОКО (не входит в состав
испытательной установки)
Для обеспечения возможности настройки на разные шагающие роботы РОКО рекомендуется, чтобы испытательная установка обладала следующими характеристиками:
a) Основание должно иметь длину, обеспечивающую наличие зазора между ступнями шагающего робота РОКО и жестким упором.
b) Наличие функции регулировки скорости вибровозбудителя (вибратора).
B.3 Порядок проведения испытания
a) Шагающий робот РОКО устанавливают на манекен, расположенный на испытательной установке.
b) Рассчитывают необходимые параметры (необходимую силу удара, длину хода, скорость вибрации, число ударов, количество испытуемых образцов) и настраивают испытательное устройство надлежащим образом.
d) После завершения испытания проверяют шагающий робот РОКО, чтобы убедиться, что он соответствует заранее установленным критериям приемки по результатам испытания.
СВЕДЕНИЯ О СООТВЕТСТВИИ ССЫЛОЧНЫХ МЕЖДУНАРОДНЫХ СТАНДАРТОВ
НАЦИОНАЛЬНЫМ И МЕЖГОСУДАРСТВЕННЫМ СТАНДАРТАМ
| [1] | ISO 8373:2021 <1> Robotics — Vocabulary |
|---|---|
| [2] | ISO 13823:2008, General principles on the design of structures for durability |
| [3] | ISO/IEC 17025:2017, General requirements for the competence of testing and calibration laboratories <2> |
| [4] | IEC/TR 60601-4-1:2017, Medical electrical equipment — Part 4-1: Guidance and interpretation — Medical electrical equipment and medical electrical systems employing a degree of autonomy <3> |
| [5] | IEC 80601-2-78:2019, Medical electrical equipment — Part 2-78: Particular requirements for basic safety and essential performance of medical robots for rehabilitation, assessment, compensation or alleviation <4> |
| [6] | Nabeshima C., Kawamoto H., Sankai Y. «Strength Testing Machines for Wearable Walking Assistant Robots based on Risk Assessment of Robot Suit HAL,» Proceedings of 2012 IEEE International Conference on Robotics and Automation (ICRA 2012), pp. 2743 — 2748, Minnesota, USA, May, 2012 |
| [7] | Nilsson J., Thorstensson A., «Ground reaction forces at different speeds of human walking and running,» Acta Physiologica Scandinavica, vol. 136, no. 2, pp. 217 — 227, 1989 |
<1> Действует ГОСТ Р 60.0.0.4-2023/ИСО 8373:2021 «Роботы и робототехнические устройства. Термины и определения».
<2> Действует ГОСТ ISO/IEC 17025-2019 «Общие требования к компетентности испытательных и калибровочных лабораторий».
<3> Действует ГОСТ Р 60.2.2.2-2023 (IEC/TR 60601-4-1:2017) «Роботы и робототехнические устройства. Изделия медицинские электрические. Часть 4-1. Руководство по медицинским электрическим изделиям и медицинским электрическим системам, обладающим некоторым уровнем автономности».
<4> Действует ГОСТ Р 60.2.2.4-2023 (МЭК 80601-2-78:2019) «Роботы и робототехнические устройства. Изделия медицинские электрические. Частные требования к безопасности с учетом основных функциональных характеристик медицинских роботов для реабилитации, оценки состояния, компенсации или облегчения».