---
title: "\"ГОСТ Р 60.5.3.1-2022/ИСО 18646-4:2021. Национальный стандарт Российской Федерации. Роботы и робототехнические устройства. Рабочие характеристики и соответствующие методы испытаний сервисных роботов. Часть 4. Роботы для поддержки поясницы\""
number: "ГОСТ Р 60.5.3.1-2022"
issuer: "Федеральное агентство по техническому регулированию и метрологии"
status: действует
canonical: "https://bukva.ai/docs/standart-gost-r-60-5-3-1-2022"
---

## "ГОСТ Р 60.5.3.1-2022/ИСО 18646-4:2021. Национальный стандарт Российской Федерации. Роботы и робототехнические устройства. Рабочие характеристики и соответствующие методы испытаний сервисных роботов. Часть 4. Роботы для поддержки поясницы"

# "ГОСТ Р 60.5.3.1-2022/ИСО 18646-4:2021. Национальный стандарт Российской Федерации. Роботы и робототехнические устройства. Рабочие характеристики и соответствующие методы испытаний сервисных роботов. Часть 4. Роботы для поддержки поясницы"

(утв. и введен в действие Приказом Росстандарта от 05.09.2022 N 877-ст)

> [!IMPORTANT]
> Документ [введен](#p100011) в действие с 01.01.2023.


<a id="p100001"></a>Утвержден и введен в действие
Приказом Федерального
агентства по техническому
регулированию и метрологии
от 5 сентября 2022 г. N 877-ст

<a id="p100002"></a>**НАЦИОНАЛЬНЫЙ СТАНДАРТ РОССИЙСКОЙ ФЕДЕРАЦИИ**

<a id="p100003"></a>**РОБОТЫ И РОБОТОТЕХНИЧЕСКИЕ УСТРОЙСТВА**

<a id="p100004"></a>**РАБОЧИЕ ХАРАКТЕРИСТИКИ И СООТВЕТСТВУЮЩИЕ**
**МЕТОДЫ ИСПЫТАНИЙ СЕРВИСНЫХ РОБОТОВ**

<a id="p100005"></a>**ЧАСТЬ 4**

<a id="p100006"></a>**РОБОТЫ ДЛЯ ПОДДЕРЖКИ ПОЯСНИЦЫ**

<a id="p100007"></a>Robots and robotic devices. Performance criteria
and related test methods for service robots.
Part 4. Lower-back support robots

<a id="p100008"></a>(ISO 18646-4:2021, Robotics - Performance criteria
and related test methods for service robots - Part 4:
Lower-back support robots, IDT)

<a id="p100009"></a>**ГОСТ Р 60.5.3.1-2022/ИСО 18646-4:2021**

<a id="p100010"></a>ОКС 25.040.30

<a id="p100011"></a>Дата введения
1 января 2023 года


### <a id="p100012"></a>Предисловие


<a id="p100013"></a>1 ПОДГОТОВЛЕН Федеральным государственным бюджетным учреждением "Российский институт стандартизации" (ФГБУ "РСТ") совместно с Федеральным государственным автономным научным учреждением "Центральный научно-исследовательский и опытно-конструкторский институт робототехники и технической кибернетики" (ЦНИИ РТК) на основе собственного перевода на русский язык англоязычной версии стандарта, указанного в [пункте 4](#p100016)
<a id="p100014"></a>2 ВНЕСЕН Техническим комитетом по стандартизации ТК 141 "Робототехника"
<a id="p100015"></a>3 УТВЕРЖДЕН И ВВЕДЕН В ДЕЙСТВИЕ Приказом Федерального агентства по техническому регулированию и метрологии от 5 сентября 2022 г. N 877-ст
<a id="p100016"></a>4 Настоящий стандарт идентичен международному стандарту ИСО 18646-4:2021 "Робототехника. Критерии эффективности и связанные с ними методы испытаний сервисных роботов. Часть 4. Роботы для поддержки поясницы" (ISO 18646-4:2021 "Robotics - Performance criteria and related test methods for service robots - Part 4: Lower-back support robots", IDT).
<a id="p100017"></a>Наименование настоящего стандарта изменено относительно наименования указанного международного стандарта для приведения в соответствие с ГОСТ Р 1.5-2012 (пункт 3.5) и для увязки с наименованиями, принятыми в существующем комплексе национальных стандартов Российской Федерации.
<a id="p100018"></a>При применении настоящего стандарта рекомендуется использовать вместо ссылочных международных стандартов соответствующие им национальные стандарты, сведения о которых приведены в дополнительном [приложении ДА](#p100367)
<a id="p100019"></a>**5 ВВЕДЕН ВПЕРВЫЕ**

<a id="p100020"></a>Правила применения настоящего стандарта установлены в статье 26 Федерального закона от 29 июня 2015 г. N 162-ФЗ "О стандартизации в Российской Федерации". Информация об изменениях к настоящему стандарту публикуется в ежегодном (по состоянию на 1 января текущего года) информационном указателе "Национальные стандарты", а официальный текст изменений и поправок - в ежемесячном указателе "Национальные стандарты". В случае пересмотра (замены) или отмены настоящего стандарта соответствующее уведомление будет опубликовано в ближайшем выпуске ежемесячного информационного указателя "Национальные стандарты". Соответствующая информация, уведомление и тексты размещаются также в информационной системе общего пользования - на официальном сайте Федерального агентства по техническому регулированию и метрологии в сети Интернет (www.rst.gov.ru)


### <a id="p100021"></a>Введение


<a id="p100022"></a>Требования стандартов комплекса [ГОСТ Р 60](https://bukva.ai/docs/standart-gost-r-60-1-2-1-2016) распространяются на роботы и робототехнические устройства. Их целью является повышение интероперабельности роботов и их компонентов, а также снижение затрат на их разработку, производство и обслуживание за счет стандартизации и унификации процессов, интерфейсов, узлов и параметров.
<a id="p100023"></a>Стандарты комплекса [ГОСТ Р 60](https://bukva.ai/docs/standart-gost-r-60-1-2-1-2016) представляют собой совокупность отдельно издаваемых стандартов. Стандарты данного комплекса относятся к одной из следующих тематических групп: "Общие положения, основные понятия, термины и определения", "Технические и эксплуатационные характеристики", "Безопасность", "Виды и методы испытаний", "Механические интерфейсы", "Электрические интерфейсы", "Коммуникационные интерфейсы", "Методы моделирования и программирования", "Методы построения траектории движения (навигация)", "Конструктивные элементы". Стандарты любой тематической группы могут относиться как ко всем роботам и робототехническим устройствам, так и к отдельным группам объектов стандартизации - промышленным роботам в целом, промышленным манипуляционным роботам, промышленным транспортным роботам, сервисным роботам в целом, сервисным манипуляционным роботам, сервисным мобильным роботам, а также к морским робототехническим комплексам.
<a id="p100024"></a>Настоящий стандарт относится к тематической группе "Виды и методы испытаний" и распространяется на сервисные роботы по персональному уходу. Он идентичен международному стандарту ИСО 18646-4, разработанному Техническим комитетом ИСО/ТК 299 "Робототехника".


### <a id="p100025"></a>1 Область применения


<a id="p100026"></a>Настоящий стандарт описывает виды и методы испытаний роботов для поддержки поясницы.
<a id="p100027"></a>Настоящий стандарт применяется независимо от назначения и применения роботов для поддержки поясницы и типов приводов (например, электрических, гидравлических, пневматических). Настоящий стандарт не распространяется на медицинские роботы, хотя методы испытаний, указанные в настоящем стандарте, могут быть использованы и для медицинских роботов.
<a id="p100028"></a>Настоящий стандарт не предназначен для верификации или валидации требований безопасности.


### <a id="p100029"></a>2 Нормативные ссылки


<a id="p100030"></a>В настоящем стандарте использованы нормативные ссылки на следующие стандарты [для датированных ссылок применяют только указанное издание ссылочного стандарта, для недатированных - последнее издание (включая все изменения)]:
<a id="p100031"></a>ISO 8373, Robots and robotic devices - Vocabulary (Роботы и робототехнические устройства. Термины и определения)
<a id="p100032"></a>ISO 13482, Robots and robotic devices - Safety requirements for personal care robots (Роботы и робототехнические устройства. Требования безопасности к роботам для персонального ухода)


### <a id="p100033"></a>3 Термины и определения


<a id="p100034"></a>В настоящем стандарте применены термины по ИСО 8373, ИСО 13482, а также следующие термины с соответствующими определениями.
<a id="p100035"></a>ИСО и МЭК поддерживают терминологические базы данных для использования в документах по стандартизации по следующим адресам:
- <a id="p100036"></a>платформа ИСО для онлайн-просмотра: доступна по адресу http://www.iso.org/obp;
- <a id="p100037"></a>Электропедия МЭК: доступна по адресу http://www.electropedia.org.
<a id="p100038"></a>3.1 робот (robot): Программируемый исполнительный механизм, обладающий определенной степенью автономности и способный перемещаться во внешней среде с целью выполнения задач по назначению.
<a id="p100039"></a>*Примечание* 1 - В состав робота входят система управления и интерфейс системы управления.
<a id="p100040"></a>*Примечание* 2 - Классификация роботов на промышленных роботов или сервисных роботов осуществлена в соответствии с их назначением.

<a id="p100041"></a>[ИСО 8373:2012, статья 2.6, модифицировано - слова "исполнительный механизм, программируемый по двум или более степеням подвижности" заменены словами "программируемый исполнительный механизм"]
<a id="p100042"></a>3.2 носимый робот (wearable robot): Робот, который дополняет или увеличивает персональные возможности человека, будучи прикрепленным к нему во время использования.
<a id="p100043"></a>*Примечание* 1 - Термин "носимый робот" соответствует термину "робот для оказания физической помощи закрепляемого типа" в ИСО 13482:2014.

<a id="p100044"></a>3.3 робот для поддержки поясницы (lower-back support robot): Носимый робот, предназначенный для снижения нагрузки на поясницу пользователя с помощью поддерживающего усилия или крутящего момента.
<a id="p100045"></a>3.4 пользователь (user): Человек, на котором закреплен носимый робот, непосредственно получающий поддерживающее усилие или крутящий момент от робота.
<a id="p100046"></a>3.5 закрепляемый компонент (restraint part): Компонент носимого робота, предназначенный для закрепления на присоединяемой части тела пользователя для передачи поддерживающего усилия или крутящего момента.
<a id="p100047"></a>3.6 поддерживающий крутящий момент (assistive torque): Крутящий момент, развиваемый носимым роботом для помощи пользователю при выполнении задач по назначению.
<a id="p100048"></a>3.7 присоединяемая часть тела (attached body part): Часть тела пользователя, присоединяемая к закрепляемому компоненту носимого робота.
<a id="p100049"></a>3.8 метод ввода (input method): Интерфейс, позволяющий пользователю управлять поддерживающим усилием или крутящим моментом носимого робота с помощью надлежащего входного воздействия.
<a id="p100050"></a>3.8.1 биологический ввод (biological input): Метод ввода, при котором в качестве входного воздействия используют биологические сигналы, коррелированные с усилием или крутящим моментом, прилагаемым к части тела пользователя, предназначенной для оказания помощи.
<a id="p100051"></a>*Примечание* 1 - Биологические сигналы включают биоэлектрические сигналы, такие как миоэлектрические сигналы.

<a id="p100052"></a>3.8.2 кинематический ввод (kinematic input): Метод ввода, при котором в качестве входного воздействия используют движение или пространственное расположение частей тела пользователя, предназначенных для оказания помощи.
<a id="p100053"></a>*Примечание* 1 - Биологический ввод и кинематический ввод исключают друг друга.

<a id="p100054"></a>3.8.3 командный ввод (command input): Любой другой метод ввода, отличный от биологического ввода или кинематического ввода.
<a id="p100055"></a>*Примечание* 1 - Командный ввод включает использование задающих устройств, дыхательных переключателей или голосового ввода.
<a id="p100056"></a>*Примечание* 2 - Командный ввод включает использование биологических сигналов, которые не коррелируют с усилием или крутящим моментом, прилагаемым к части тела пользователя, предназначенной для оказания помощи.
<a id="p100057"></a>*Примечание* 3 - Командный ввод включает движение и/или пространственное расположение частей тела пользователя, не предназначенных для оказания помощи.

<a id="p100058"></a>3.9 индекс поддерживающего крутящего момента; ATI (assistive torque index ATI): Мера того, насколько уменьшается выходной крутящий момент пользователя, когда пользователь выполняет определенное движение в течение определенного диапазона времени с помощью робота для поддержки поясницы.
<a id="p100059"></a>*Примечание* 1 - Индекс поддерживающего крутящего момента является абсолютной величиной по отношению к среднему крутящему моменту в течение определенного периода времени данного профиля тестового движения. Индекс поддерживающего крутящего момента может быть использован для относительного сравнения роботов.

<a id="p100060"></a>3.10 уменьшение компрессии поясницы; LCR (lumbar compression reduction LCR): Мера того, насколько уменьшается сжимающее усилие поясничных дисков пользователя, когда пользователь выполняет определенное движение в течение определенного диапазона времени с помощью робота для поддержки поясницы.
<a id="p100061"></a>3.11 нормальные условия эксплуатации (normal operating conditions): Диапазон условий окружающей среды и других параметров, которые могут повлиять на работу робота (например, нестабильность электроснабжения, электромагнитные поля), в пределах которого реализуются рабочие характеристики робота, указанные производителем.
<a id="p100062"></a>*Примечание* 1 - Условия окружающей среды включают, например, температуру и влажность.

<a id="p100063"></a>**[ИСО 8373:2012, 6.1]**
<a id="p100064"></a>3.12 коэффициент поддержки (rate of assistance): Мера уменьшения крутящего момента с помощью робота, поддерживающего поясницу, суммированного за период времени данного профиля тестового движения.
<a id="p100065"></a>*Примечание* 1 - Коэффициент поддержки является нормализованной величиной по отношению к суммированному крутящему моменту за период времени данного профиля тестового движения. Коэффициент поддержки может быть использован для относительного сравнения различных профилей тестового движения робота.


### <a id="p100066"></a>4 Условия испытаний


#### <a id="p100067"></a>4.1 Общие положения


<a id="p100068"></a>Робот для поддержки поясницы должен быть полностью собран, настроен и работоспособен. Все тесты самодиагностики должны быть успешно завершены. Кроме того, необходимо обеспечить безопасную работу робота на протяжении всего испытания.
<a id="p100069"></a>Испытаниям должна предшествовать подготовка к эксплуатации в соответствии с указаниями изготовителя, включая калибровку соответствующих датчиков, влияющих на результаты испытаний.
<a id="p100070"></a>Все условия, указанные в [разделе 4](#p100066), должны быть выполнены для испытаний, описанных в настоящем стандарте, если в конкретных пунктах не указано другое.
<a id="p100071"></a>Каждое испытание, определенное в настоящем стандарте, может иметь разные виды испытаний, каждый из которых требует отдельного порядка проведения испытания. Для каждой конфигурации испытания может быть выполнено несколько попыток, если это указано в порядке проведения испытания.


#### <a id="p100072"></a>4.2 Условия окружающей среды


<a id="p100073"></a>Во время всех испытаний должны поддерживаться следующие условия окружающей среды:
- <a id="p100074"></a>температура окружающей среды: от 10 °C до 30 °C;
- <a id="p100075"></a>относительная влажность: от 0% до 80%.
<a id="p100076"></a>Если условия окружающей среды, указанные изготовителем, выходят за пределы данных условий, это должно быть заявлено в результатах испытаний.


#### <a id="p100077"></a>4.3 Условия эксплуатации


<a id="p100078"></a>Все рабочие характеристики следует измерять при нормальных условиях эксплуатации. Если рабочие характеристики измерены при других условиях, то это должно быть отмечено в протоколе наряду с результатами испытания.


### <a id="p100079"></a>5 Метод испытания для определения индекса поддерживающего крутящего момента и уменьшения сдавливания поясничного отдела


#### <a id="p100080"></a>5.1 Назначение


<a id="p100081"></a>В данном разделе представлены методы определения и оценки рабочих характеристик роботов для поддержки поясницы.
<a id="p100082"></a>Примечание - Теоретические основы и экспериментальные проверки приведены в [[6]](#p100391), что дает основание сосредоточить внимание только на изгибающих моментах и сжимающих силах. На текущем этапе рынка есть только те продукты, которые предназначены для помощи в сагиттальном движении. Чтобы не усложнять испытательное оборудование и метод испытаний, ограничение метода испытаний считается приемлемым для измерения репрезентативной производительности роботов.


#### <a id="p100083"></a>5.2 Значимые характеристики


##### <a id="p100084"></a>5.2.1 Общие положения

<a id="p100085"></a>Для этого метода испытаний вводятся два показателя эффективности: индекс поддерживающего крутящего момента (ATI) и уменьшение сдавливания поясницы (LCR).
<a id="p100086"></a>Благодаря поддерживающему крутящему моменту робота сила разгибания тазобедренных суставов и/или туловища пользователя будет уменьшена, а затем может быть уменьшена сжимающая сила на его поясничных дисках. В идеале сдавливание поясницы должно быть пропорционально силе разгибания тазобедренного сустава пользователя и положению туловища. Усилие выдвижения может быть уменьшено поддерживающим крутящим моментом робота. Поэтому для робота с такими характеристиками нет необходимости измерять сдавливание поясницы, поскольку сдавливание поясницы можно определить по поддерживающему крутящему моменту и позе.
<a id="p100087"></a>Для некоторых роботов, для которых сдавливание поясницы может быть увеличено из-за механической структуры робота, массы и распределения массы над поясничным суставом и/или метода приведения в действие (например, искусственные мышцы на коже спины пользователя), сдавливание поясницы должно измеряться вместе с поддерживающим крутящим моментом.
<a id="p100088"></a>Примечание - Согласно [[1]](#p100381) сила сгибания на поясничных дисках может быть основной причиной травмы спины и, следовательно, часто используется в качестве индекса для оценки риска травмы спины. Исходя из этого вводится LCR в качестве показателя эффективности робота.


##### <a id="p100089"></a>5.2.2 Индекс поддерживающего крутящего момента (ATI)

<a id="p100090"></a>Индекс поддерживающего крутящего момента (ATI) состоит из пяти характерных значений $ATI_{1000}^{Lower}$ , $ATI_{200}^{Lower}$ , $ATI_{1000}^{Hold}$ , $ATI_{1000}^{Raise}$ и $ATI_{200}^{Raise}$ , которые вычисляют по [формуле (1)](#p100091) в интервалах времени t1 и t2, указанных в [таблице 1](#p100099). Верхний и нижний индексы ATI указывают на фазу стандартного движения и длительность времени в миллисекундах соответственно.

<a id="p100091"></a> $ATI_{t_{2} - t_{1}} = \frac{1}{t_{2} - t_{1}} \int_{t_{1}}^{t_{2}} \psi(\tau^{ref}(t),\tau(t))dt,$ (1)

<a id="p100092"></a>где ![формула](https://i.bukva.ai/xk7efOe2/img_0.png) ;
<a id="p100093"></a> $\tau^{ref}(t)$ - фактический поддерживающий крутящий момент тазобедренных суставов испытательного устройства (см. [5.3.1](#p100160)) во время стандартных движений без робота;
<a id="p100094"></a> $\tau(t)$ - фактический выходной крутящий момент тазобедренных суставов испытательного устройства (см. [5.3.1](#p100160)) во время стандартных движений с роботом.
<a id="p100095"></a>*Примечание* 1 - Как правило, поддерживающий крутящий момент робота влияет на продолжительность движения и необходимую силу или крутящий момент пользователя. Это является источником нестабильности результатов испытаний. Поэтому в настоящем стандарте принимается среднее значение времени в определенном временном диапазоне во время стандартных движений.
<a id="p100096"></a>Примечание 2 - Поскольку стандартные движения, определенные в [5.3.2](#p100166), являются антигравитационными движениями, $\tau^{ref}(t)$ , как ожидается, всегда отрицательно, и соотношение $\psi(\alpha,\beta) = - (\alpha - \beta)$ всегда применимо. Однако этот стандарт определяет $\psi$ в более общем виде; чтобы сделать $\psi$ положительным, когда это необходимо, поддерживающий крутящий момент для стандартного движения робота должен находиться в одном и том же направлении (см. [приложение A](#p100299)).
<a id="p100097"></a>Примечание 3 - Когда $\psi$ положителен, крутящий момент робота в антигравитационном направлении (подъем) может уменьшить необходимый крутящий момент пользователя для достижения стандартных движений. Или, в некоторых случаях, пользователь должен вывести крутящий момент в направлении силы тяжести (сгибание), чтобы противостоять крутящему моменту робота. Когда $\psi$ отрицательно, крутящий момент робота в направлении силы тяжести (сгибание) может увеличить необходимый крутящий момент пользователя для достижения стандартных движений (см. [приложение A](#p100299)).

<a id="p100098"></a>Таблица 1

<a id="p100099"></a>Временной диапазон для расчета ATI и LCR


<table>
<colgroup><col width="20%"><col width="20%"><col width="20%"><col width="20%"><col width="20%"></colgroup>
<tr><td><a id="p100100"></a>ATI <sup><a href="#p100131">b</a></sup></td><td><a id="p100101"></a>LCR <sup><a href="#p100131">b</a></sup></td><td><a id="p100102"></a>Стандартные движения</td><td><a id="p100103"></a>t<sub>1</sub> <sup><a href="#p100130">a</a></sup>, <sup><a href="#p100132">c</a></sup></td><td><a id="p100104"></a>t2 <sup><a href="#p100130">a</a></sup>, <sup><a href="#p100132">c</a></sup></td></tr>
<tr><td><a id="p100105"></a>$ATI_{1000}^{Lower}$</td><td><a id="p100106"></a>$LCR_{1000}^{Lower}$</td><td><a id="p100107"></a>Опускание</td><td><a id="p100108"></a>td - 1 <sup><a href="#p100132">c</a></sup></td><td><a id="p100109"></a>td <sup><a href="#p100132">c</a></sup></td></tr>
<tr><td><a id="p100110"></a>$ATI_{200}^{Lower}$</td><td><a id="p100111"></a>$LCR_{200}^{Lower}$</td><td><a id="p100112"></a>Опускание</td><td><a id="p100113"></a>td - <sub>0</sub>,2 <sup><a href="#p100132">c</a></sup></td><td><a id="p100114"></a>td <sup><a href="#p100132">c</a></sup></td></tr>
<tr><td><a id="p100115"></a>$ATI_{1000}^{Hold}$</td><td><a id="p100116"></a>$LCR_{1000}^{Hold}$</td><td><a id="p100117"></a>Удержание</td><td><a id="p100118"></a>$\frac{t_{d}}{2} - 0,5$</td><td><a id="p100119"></a>$\frac{t_{d}}{2} + 0,5$</td></tr>
<tr><td><a id="p100120"></a>$ATI_{1000}^{Raise}$</td><td><a id="p100121"></a>$LCR_{1000}^{Raise}$</td><td><a id="p100122"></a>Подъем</td><td><a id="p100123"></a>0</td><td><a id="p100124"></a>1</td></tr>
<tr><td><a id="p100125"></a>$ATI_{200}^{Raise}$</td><td><a id="p100126"></a>$LCR_{200}^{Raise}$</td><td><a id="p100127"></a>Подъем</td><td><a id="p100128"></a>0</td><td><a id="p100129"></a>0,2</td></tr>
<tr><td colspan="5"><a id="p100130"></a><a id="p100131"></a><a id="p100132"></a><sup>a</sup> t1 и t2 определяют временной диапазон, когда необходимый крутящий момент пользователя и поясничное напряжение являются наибольшими, предполагая, что время начала каждого стандартного движения равно 0 (см. <a href="#p100299">приложение A</a>). Поскольку угловые траектории стандартного движения монотонно увеличиваются или уменьшаются, ATI и LCR можно рассматривать как среднее значение в пределах определенного диапазона углов. Однако, поскольку 1) поддерживающий крутящий момент может создавать различные угловые траектории, 2) трудно определить соответствующие диапазоны углов туловища, тазобедренного сустава и коленного сустава одновременно и 3) количество точек данных для расчета среднего значения может варьироваться, этот стандарт принимает среднее время для определения ATI и LCR.<br><sup>b</sup> ATI и LCR со средним значением 1 с ( $ATI_{1000}^{Lower}$ , $ATI_{1000}^{Hold}$ , $ATI_{1000}^{Raise}$ , $LCR_{1000}^{Hold}$ и $LCR_{1000}^{Raise}$ ) также могут рассматриваться как показатель того, может ли робот выводить поддерживающий крутящий момент и непрерывно уменьшать поясничное напряжение. С другой стороны, ATI и LCR со средним значением 0,2 с ( $ATI_{200}^{Lower}$ , $ATI_{200}^{Raise}$ , $LCR_{200}^{Lower}$ и $LCR_{200}^{Raise}$ ) могут быть показателем того, насколько робот может уменьшить пик необходимого поддерживающего крутящего момента и сжимающую силу на поясничных дисках соответственно (см. <a href="#p100299">приложение A</a>). Это связано с тем, что они ориентированы только на короткий временной диапазон. Этот стандарт принимает время реакции 0,2 с для человека, чтобы отразить реакцию на внезапную нагрузку на поясничный отдел спинного мозга [[3]](#p100385), [[9]](#p100397).<br><sup>c</sup> td - фактическая продолжительность стандартного движения.</td></tr>
</table>


##### <a id="p100133"></a>5.2.3 Уменьшение сдавливания поясницы (LCR)

<a id="p100134"></a>Уменьшение сдавливания поясницы (LCR) состоит из пяти характерных значений, $LCR_{1000}^{Lower}$ , $LCR_{200}^{Lower}$ , $LCR_{1000}^{Hold}$ , $LCR_{1000}^{Raise}$ и $LCR_{200}^{Raise}$ , которые вычисляют по [формуле (2)](#p100135) в интервалах времени t1 и t2, указанных в [таблице 1](#p100099). Верхний и нижний индексы LCR указывают на стадию стандартного движения и длительность времени в миллисекундах соответственно.

<a id="p100135"></a> $LCR_{t_{2} - t_{1}} = \frac{1}{t_{2} - t_{1}} \int_{t_{1}}^{t_{2}} \psi(F^{ref}(t),F(t))dt,$ (2)

<a id="p100136"></a>где

<a id="p100137"></a> ![формула](https://i.bukva.ai/xk7efOe2/img_1.png) 

<a id="p100138"></a> $F^{ref}(t) = \phi(M_{y}^{ref}(t) + F_{z}^{ref}(t),$ 

<a id="p100139"></a> $F(t) = \phi(M_{y}(t)) + F_{z}(t),$ 

<a id="p100140"></a> ![формула](https://i.bukva.ai/xk7efOe2/img_2.png) 

<a id="p100141"></a> $F_{z}^{ref}(t)$ - сила сгибания поясницы испытательного устройства в направлении оси z во время стандартных движений (без робота);
<a id="p100142"></a>Fz(t) - сила сгибания поясницы испытательного устройства в направлении оси z во время стандартных движений (с роботом);
<a id="p100143"></a> $M_{y}^{ref}(t)$ - фактический поясничный сгибающий момент испытательного устройства вокруг оси y во время стандартных движений (без робота);
<a id="p100144"></a>My(t) - фактический поясничный сгибающий момент испытательного устройства вокруг оси y во время стандартных движений (с роботом).
<a id="p100145"></a>Оси системы координат показаны на [рисунке <sub>1</sub>](#p100158).
<a id="p100146"></a>*Примечание* 1 - Как правило, поддерживающий крутящий момент робота влияет на продолжительность движения и сгибающую силу на поясничных дисках пользователя. Это является источником нестабильности результатов испытаний. Поэтому в настоящем стандарте принимается среднее значение времени в определенном временном диапазоне во время стандартных движений.
<a id="p100147"></a>Примечание 2 - Человек напрягает свои мышцы, чтобы противостоять изменению позы поясничным сгибающим моментом вокруг оси y. Это напряжение мышц известно как источник сгибающей силы на поясничных дисках. С другой стороны, испытательное устройство не имеет мышц, и механическая структура спины не позволяет менять позу в отличие от позвоночника. Поэтому в уравнении для LCR используют корректирующую силу сгибания поясницы F(t) и Fef(t), предполагая, что My(t) и $M_{y}^{ref}(t)$ поддерживаются виртуальными мышцами, выпрямляющими позвоночник, и виртуальными мышцами прямой мышцы живота. Этот стандарт принимает плечо момента 0,05 м от поясничного диска L5/S1 к виртуальным мышцам спины, выпрямляющим позвоночник, и плечо момента 0,1 м к виртуальным мышцам прямых мышц живота [[4]](#p100387), [[5]](#p100389).
<a id="p100148"></a>*Примечание* 3 - Во время стандартного движения ожидается, что масса верхней части тела испытательного устройства всегда будет сгибать фиксированный поясничный сустав и $\psi(\alpha,\beta) = \alpha - \beta$ всегда применимо. Однако этот стандарт определяет $\psi$ в более общей форме, чтобы быть применимым к растягивающим силам и быть согласованным с уравнением ATI.
<a id="p100149"></a>*Примечание* 4 - При положительном значении $\psi$ ожидается, что поясничное напряжение пользователя будет уменьшено во время стандартного движения. Когда $\psi$ отрицательно, ожидается, что поясничное напряжение пользователя будет увеличено во время стандартного движения.


| <a id="p100150"></a>![5.2 Значимые характеристики](https://i.bukva.ai/xk7efOe2/img_3.png) | <a id="p100151"></a>![5.2 Значимые характеристики](https://i.bukva.ai/xk7efOe2/img_4.png) |
| --- | --- |
| <a id="p100152"></a>a) Вид сбоку | <a id="p100153"></a>b) Вид спереди |


<a id="p100154"></a>A - плечевой шарнир (фиксированный); B - поясничный шарнир
(фиксированный); C - тазобедренный шарнир (активный);
D - коленный шарнир (активный)

<a id="p100155"></a>Примечание 1 - Соотношение размеров указано на двунаправленных стрелках. Оно основано на литературе [[2]](#p100383) и указывает, что расстояние между тазобедренным шарниром и позвоночным диском L5/S1 составляет приблизительно 83/1610 (5,2%) от высоты тела. Поэтому фиксированный поясничный шарнир расположен в верхней части корпуса испытательного устройства. Данные из ссылки [[2]](#p100383) были получены путем измерения образца скелета взрослого европейца из коллекции Токийского университета (номер образца: P6). Это не среднее значение для конкретной популяции, а используется в качестве репрезентативного значения.
<a id="p100156"></a>*Примечание* 2 - Предполагая, что руки и кисти в любой позе направлены вниз, массы сосредоточены в плечевых шарнирах.
<a id="p100157"></a>*Примечание* 3 - Распределение массы указано в области сегмента тела или однонаправленной стрелкой. Эти данные соответствуют МЭК 60601-1:2012, рисунок A.19.

<a id="p100158"></a>Рисунок 1 - Соотношение размеров и распределение массы
испытательного устройства


#### <a id="p100159"></a>5.3 Испытательная установка


##### <a id="p100160"></a>5.3.1 Испытательное устройство

<a id="p100161"></a>В состав испытательной установки должно входить испытательное устройство, состоящее из звеньев, связанных между собой шарнирами с приводами, моделирующее пользователя, на котором закрепляется и испытывается робот. Робот не входит в состав испытательной установки. Соотношение размеров и распределение массы испытательного устройства должны соответствовать [рисунку 1](#p100158). На данном рисунке рост и масса типичного пользователя, установленные изготовителем, приняты за 100%. Изготовитель может задать и другие значения параметров, не показанные на [рисунке 1](#p100158). Если изготовитель задает другие значения соотношения роста и массы, то они могут быть применены.
<a id="p100162"></a>Сдавливающую силу, направленную по поясничной оси z, и изгибающий момент вокруг поясничной оси y измеряют при фиксированном поясничном шарнире, как показано на [рисунке 1](#p100158). Фиксированный поясничный шарнир нагружается по меньшей мере весом верхних частей испытательного устройства.
<a id="p100163"></a>Только тазобедренные и коленные шарниры являются активными. Если вместо испытательного устройства с заменяющими грузами в плечевых шарнирах используется испытательное устройство с руками и кистями, то руки испытательного устройства должны быть направлены вниз в любом положении, и каждый узел руки и кисти должен иметь 7,4% массы типичного пользователя.
<a id="p100164"></a>Плотность каждого блока испытательного устройства можно считать постоянной.
<a id="p100165"></a>Пример реализации испытательного оборудования показан в [приложении D](#p100348).

##### <a id="p100166"></a>5.3.2 Стандартное движение и заданная траектория

<a id="p100167"></a>В данном испытании испытательное устройство выполняет стандартные движения, имитирующие опускание, удержание и подъем верхней части тела. Эти стандартные движения представлены заданным углом наклона туловища $\theta_{t}^{target}$ , соотношением распределения между тазобедренным и коленным шарнирами k и заданной продолжительностью td, значения которых должны быть предоставлены изготовителем.
<a id="p100168"></a>Заданная траектория угла туловища $\theta_{t}(t)$ задается следующим полиномом пятой степени от времени.
<a id="p100169"></a>Угол наклона туловища $\theta_{t}(t) = \sum_{n = 0}^{5} a_{n}t^{n}$ , t = [0, td] при t = 0 в качестве начального времени каждого стандартного движения и $\theta_{t}(t) = 0$ в вертикальном положении.
<a id="p100170"></a>an для каждого стандартного движения рассчитывают с начальным углом $\theta_{t}(0)$ , конечным углом $\theta_{t}(t_{d})$ и условиями ограничения, где $\dot{\theta}_{t}(0) = 0$ , $\dot{\theta}_{t}(t_{d}) = 0$ , $\dot{\theta}(0) = 0$ и $\dot{\theta}(t_{d}) = 0$ . В идеале $\theta_{t}(0) = 0$ и $\theta_{t}(t_{d}) = \theta_{t}^{target}$ для опускания. Всегда $\theta_{t}(t) = \theta_{t}^{target}$ для удержания. $\theta_{t}(0) = \theta_{t}^{target}$ и $\theta_{t}(t_{d}) = 0$ для подъема. Заданные траектории показаны на [рисунке 2](#p100173).

<a id="p100171"></a> ![5.3 Испытательная установка](https://i.bukva.ai/xk7efOe2/img_5.png) 

<a id="p100172"></a>A - заданная траектория опускания; B - заданная траектория
удержания; C - заданная траектория подъема

<a id="p100173"></a>Рисунок 2 - Заданные траектории для стандартных движений

<a id="p100174"></a>Угол тазобедренного шарнира $\theta_{h}(t)$ и угол коленного шарнира $\theta_{k}(t)$ задаются следующим образом:
<a id="p100175"></a>Угол тазобедренного шарнира $\theta_{h}(t) = k\theta_{t}(t)$ .
<a id="p100176"></a>Угол коленного шарнира $\theta_{k}(t) = (1 - k)\theta_{t}(t)$ .
<a id="p100177"></a>*Примечание* 1 - Эти уравнения используют соотношение, где $\theta_{t}(t) = \theta_{t}(t) + \theta_{k}(t)$ .
<a id="p100178"></a>*Примечание* 2 - Угол туловища $\theta_{t}(t)$ определяется как пятый полином времени, потому что фактические траектории каждого угла, когда люди опускают, удерживают и поднимают груз, почти согласуются с пятым полиномом времени.
<a id="p100179"></a>Примечание 3 - Если $\theta_{t}^{target}$ составляет 50°, как показано в [таблице 2](#p100183), k может быть 1,5, потому что значение k, фактически полученное из измерения движения человека, варьируется от 1,3 до 1,7 в зависимости от каждого человека и веса каждого груза. td может быть 2 с.
<a id="p100180"></a>*Примечание* 4 - Как правило, сохранение небольшого угла в шарнире туловища предпочтительно для уменьшения поясничного напряжения во время опускания, удержания и подъема. В этом случае k может быть больше 1,5, а td для опускания и подъема может быть менее 2 с. Например, если $\theta_{t}^{target}$ равен 25°, то значение k, фактически полученное при измерении движения человека, составляет примерно 3,0, а td для опускания и подъема - 1,5 с.

<a id="p100181"></a>В [таблице 2](#p100183) приведен пример стандартных движений.

<a id="p100182"></a>Таблица 2

<a id="p100183"></a>*Пример* стандартных движений
( $\theta_{t}^{target} = 50^{\circ}$ , k = 1,5 и td = 2 с)


<table>
<colgroup><col width="32%"><col width="34%"><col width="34%"></colgroup>
<tr><td><a id="p100184"></a>Стандартные движения</td><td><a id="p100185"></a>Углы наклона туловища $\theta_{t}(t)$ <sup><a href="#p100196">a</a></sup>, °</td><td><a id="p100186"></a>Продолжительность td, с</td></tr>
<tr><td><a id="p100187"></a>Опускание</td><td><a id="p100188"></a>От 0 до 50</td><td><a id="p100189"></a>2</td></tr>
<tr><td><a id="p100190"></a>Удержание</td><td><a id="p100191"></a>50</td><td><a id="p100192"></a>2</td></tr>
<tr><td><a id="p100193"></a>Подъем</td><td><a id="p100194"></a>От 50 до 0</td><td><a id="p100195"></a>2</td></tr>
<tr><td colspan="3"><a id="p100196"></a><sup>a</sup> Как правило, положение туловища под углом 50° нежелательно, так как нагрузка на поясничные диски велика. Это может произойти при подъеме груза с уровня земли или при подъеме других людей. Таким образом, положение туловища под углом 50° - это ситуация, когда пользователю может понадобиться поддерживающий крутящий момент робота. Это является причиной для оценки того, сколько помощи получает робот от пользователя и насколько робот снижает сгибающую силу в поясничных дисках.</td></tr>
</table>


<a id="p100197"></a>Контроллер испытательного устройства должен управлять траекториями во время стандартных движений с погрешностями в пределах +/- 5 с роботом и без него. Фактическая длительность каждого стандартного движения может отличаться от заданной длительности td для опускания и подъема.
<a id="p100198"></a>Для робота с биологическим вводом фактический крутящий момент тазобедренных шарниров испытательного устройства должен подаваться роботу в качестве входного сигнала.
<a id="p100199"></a>Для робота с кинематическим вводом не требуется никакого дополнительного соединения между роботом и испытательной установкой.
<a id="p100200"></a>Для робота с командным вводом управление им осуществляется в соответствии с руководством пользователя во время стандартных движений и/или интервала между ними.
<a id="p100201"></a>Если фильтр нижних частот применяется для получения данных от испытательного устройства для расчета ATI и LCR, то его частота среза должна составлять не менее 10 Гц.


#### <a id="p100202"></a>5.4 Порядок проведения испытания


<a id="p100203"></a>a) Стандартные движения, параметры $\theta_{t}^{target}$ , k и td и, при необходимости, дополнительная нагрузка указываются изготовителем.
<a id="p100204"></a>b) Испытательное устройство выполняет три повторения стандартных движений без робота в следующем порядке: опускание, удержание и подъем.
<a id="p100205"></a>c) Закрепляют робота на испытательном устройстве в соответствии с руководством пользователя.
<a id="p100206"></a>d) Удерживают испытательное устройство в вертикальном положении.
<a id="p100207"></a>e) Начинают выполнение роботом помогающих действий в соответствии с руководством пользователя.
<a id="p100208"></a>f) Испытательное устройство выполняет три повторения стандартных движений с роботом в следующем порядке: опускание, удержание и подъем.
<a id="p100209"></a>g) Завершают выполнение роботом помогающих действий в соответствии с руководством пользователя.
<a id="p100210"></a>h) Отсоединяют робота от испытательного устройства в соответствии с руководством пользователя.


#### <a id="p100211"></a>5.5 Результат испытаний


<a id="p100212"></a>Рассчитанные ATI и LCR должны быть заявлены в протоколе испытаний вместе со следующими параметрами, которые характеризуют испытательное устройство и стандартные движения, используемые при испытании:
- <a id="p100213"></a>рост и масса типичного пользователя, использованные для создания испытательного устройства;
- <a id="p100214"></a>значения $\theta_{t}^{target}$ , k и td, использованные при определении стандартных движений;
- <a id="p100215"></a>частота снятия отсчетов при измерениях.
<a id="p100216"></a>Примерная таблица результатов испытаний приведена в [приложении C](#p100319).


### <a id="p100217"></a>6 Метод испытания для определения коэффициента поддержки


#### <a id="p100218"></a>6.1 Назначение


<a id="p100219"></a>В данном разделе установлен метод определения и оценки рабочих характеристик роботов для поддержки поясницы; в данном испытании измеряют степень поддержки поясницы или помощи робота путем сравнения крутящего момента в тазобедренном суставе манекена до и после закрепления на нем робота.


#### <a id="p100220"></a>6.2 Значимые характеристики


<a id="p100221"></a>Количественное значение поддержки поясницы или помощи робота может быть определено как коэффициент поддержки Ra, %, следующим образом:

<a id="p100222"></a> ![формула](https://i.bukva.ai/xk7efOe2/img_6.png) 

<a id="p100223"></a>где $\tau_{h}^{ref}$ - стандартный крутящий момент бедра, измеренный во время заданного движения без робота;
<a id="p100224"></a> $\tau_{h}$ - крутящий момент бедра, измеренный во время заданного движения с использованием робота;
<a id="p100225"></a>t<sub>1</sub> - начальное время заданного движения;
<a id="p100226"></a>t2 - конечное время заданного движения.
<a id="p100227"></a>Крутящий момент тазобедренного сустава $\tau_{h}$ можно вычислить следующим образом, используя обобщенную геометрию манекена на [рисунке 3](#p100234).

<a id="p100228"></a> ![6.2 Значимые характеристики](https://i.bukva.ai/xk7efOe2/img_7.png) 

<a id="p100229"></a> $l_{5} = \sqrt{l_{1}^{2} + l_{2}^{2} - 2l_{1}l_{2}cos(\pi - \theta_{h})} ;$ 

<a id="p100230"></a> $l_{3} = \sqrt{l_{5}^{2} + l_{4}^{2}} ;$ 

<a id="p100231"></a> $\theta_{k} = \pi - (cos^{- 1}(\frac{l_{1}^{2} + l_{5}^{2} - l_{2}}{2l_{1}l_{5}}) + cos^{- 1}(\frac{l_{4}^{2} + l_{5}^{2} - l_{3}}{2l_{4}l_{5}}));$ 

<a id="p100232"></a> $\theta_{v} = \pi - \theta_{k} - \theta_{k};$ 

<a id="p100233"></a> $\tau_{h} = F_{x}l_{2}sin(\theta_{v}) + F_{y}l_{2}sin(\theta_{v}).$ 

<a id="p100234"></a>Рисунок 3 - Геометрия манекена для расчета крутящего момента


#### <a id="p100235"></a>6.3 Испытательная установка


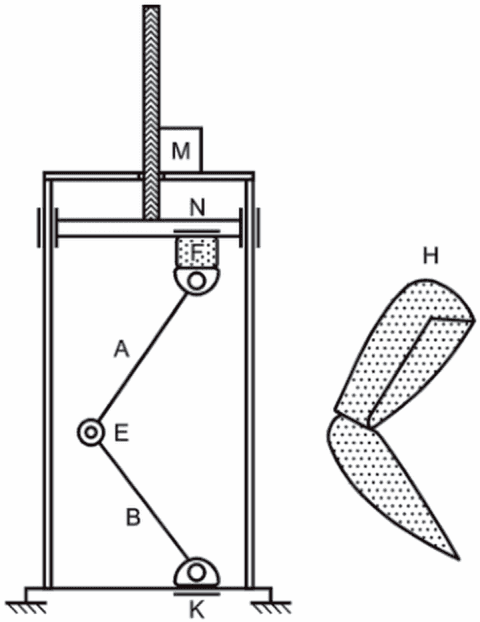
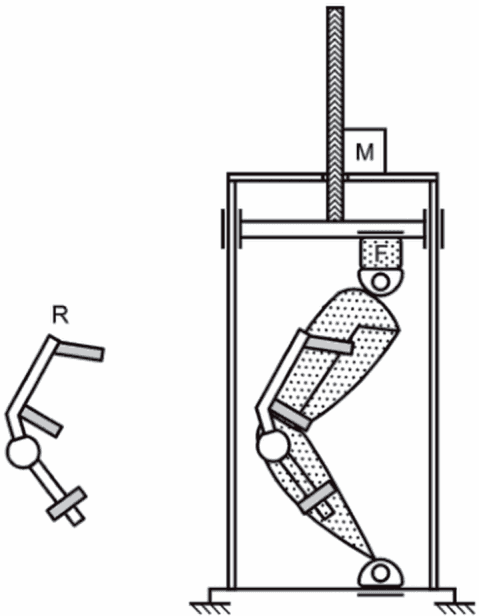
<a id="p100236"></a>В состав испытательной установки должно входить испытательное устройство, представляющее собой манекен, на котором может быть закреплен робот для поддержки поясницы, как показано на [рисунках 4 a)](#p100239) и [4 b)](#p100240). Манекен состоит из туловища и бедра. Туловище и бедро должны быть покрыты композитным материалом, имитирующим форму человеческого тела. Распределение массы туловища устанавливается равным 55,5% от общей массы типичного пользователя, которая определяется изготовителем в соответствии с [рисунком 1](#p100158).


<table>
<colgroup><col width="50%"><col width="50%"></colgroup>
<tr><td><a id="p100237"></a><img src="https://i.bukva.ai/xk7efOe2/img_8.png" alt="6.3 Испытательная установка"></td><td><a id="p100238"></a><img src="https://i.bukva.ai/xk7efOe2/img_9.png" alt="6.3 Испытательная установка"></td></tr>
<tr><td><a id="p100239"></a>a) Компоненты испытательной установки</td><td><a id="p100240"></a>b) Манекен, моделирующий туловище<br>и бедро</td></tr>
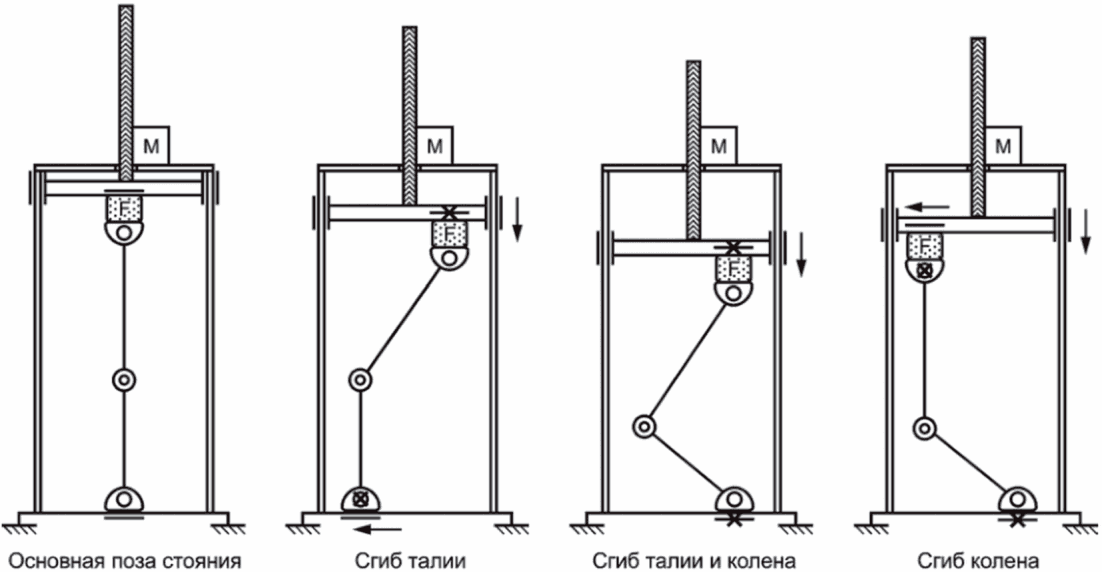
<tr><td colspan="2"><a id="p100241"></a><img src="https://i.bukva.ai/xk7efOe2/img_10.png" alt="6.3 Испытательная установка"></td></tr>
<tr><td colspan="2"><a id="p100242"></a>c) Четыре варианта испытательных поз</td></tr>
</table>


<a id="p100243"></a>A - туловище; B - бедро; E - тазобедренный сустав
с кодовым датчиком; F - динамометрический датчик;
H - манекен, изготовленный по форме частей тела человека;
K - ползунок колена; M - двигатель; N - шейный ползунок;
R - робот для поддержки поясницы; $\times$ - фиксированный
ползунок или шарнир

<a id="p100244"></a>Рисунок 4 - Принципиальная схема испытательного устройства

<a id="p100245"></a>Положение шеи и коленного сустава манекена можно изменять вручную, перемещая ползунок, чтобы манекен мог принять несколько поз, таких как стояние прямо, сгиб талии (поза наклона вперед), сгиб талии и колена (полуприсед), сгиб колена (присед), как показано на [рисунке 4 c)](#p100242). Когда заданная испытательная поза установлена, положение шеи и/или коленного сустава может быть зафиксировано в ползунке для поддержания заданной позы.
<a id="p100246"></a>Регулирующая пластина или ползунок головки, с которым головка манекена соединена через датчик нагрузки, может перемещаться вверх и вниз по шариковому винту, управляя двигателем таким образом, чтобы он мог осуществлять движения, показанные на [рисунке 4](#p100244). Профиль скорости регулирующей пластины для реализации конкретного испытательного положения (движения) может быть определен изготовителем или стандартными движениями в [5.3.2](#p100166). На [рисунке 5](#p100251) показан профиль скорости образца, используемого для опускания туловища в полуприседе.

<a id="p100247"></a> ![6.3 Испытательная установка](https://i.bukva.ai/xk7efOe2/img_11.png) 

<a id="p100248"></a> ![формула](https://i.bukva.ai/xk7efOe2/img_12.png) 

<a id="p100249"></a> $v = \frac{2(\theta_{f} - \theta_{i})}{t_{f} + t_{2} - t_{1}}$ 

<a id="p100250"></a> $\theta_{i}$ - первоначальное положение; $\theta_{t}$ - конечное положение;
tf - конечное время; $\theta_{h}$ - положение бедра
(определено на [рисунке 3](#p100234))

<a id="p100251"></a>Рисунок 5 - Профиль скорости образца, используемого
для опускания туловища в полуприседе

<a id="p100252"></a>Датчик нагрузки, установленный между шейным суставом и ползунком шейного сустава, измеряет силу в направлении x и y, когда манекен опускает или поднимает туловище. На тазобедренном суставе установлен угловой энкодер для измерения угла поворота тазобедренного сустава.
<a id="p100253"></a>Пример реализации испытательного оборудования показан в [приложении D](#p100348).


#### <a id="p100254"></a>6.4 Порядок проведения испытания


1) <a id="p100255"></a>Выбирают нужное испытательное движение исходя из следующих четырех начальных пространственных расположений:
<a id="p100256"></a>a) стояние;
<a id="p100257"></a>b) сгиб талии (поза наклона вперед);
<a id="p100258"></a>c) сгиб талии и колена (полуприсед);
<a id="p100259"></a>d) сгиб колена (присед).
2) <a id="p100260"></a>Фиксируют положение шеи и/или коленного сустава вдоль ползунка, как показано на [рисунках 6](#p100263) - [8](#p100269), в зависимости от вида испытательного движения. Необходимо отметить, что на данных рисунках " $\times$ " обозначает зафиксированный сустав, а "-" - пассивный скользящий сустав. Затем устанавливают начальный угол сгиба бедра и колена, контролируя вертикальное положение регулирующей пластины в соответствии с выбранным стандартным перемещением.

<a id="p100261"></a> ![6.4 Порядок проведения испытания](https://i.bukva.ai/xk7efOe2/img_13.png) 

<a id="p100262"></a>F - датчик нагрузки; M - двигатель;
 $\times$ - зафиксированный ползунок или шарнир

<a id="p100263"></a>Рисунок 6 - Сгибание талии и колена


<a id="p100264"></a> ![6.4 Порядок проведения испытания](https://i.bukva.ai/xk7efOe2/img_14.png) 

<a id="p100265"></a>F - датчик нагрузки; M - двигатель;
 $\times$ - зафиксированный ползунок или шарнир

<a id="p100266"></a>Рисунок 7 - Сгибание талии


<a id="p100267"></a> ![6.4 Порядок проведения испытания](https://i.bukva.ai/xk7efOe2/img_15.png) 

<a id="p100268"></a>F - датчик нагрузки; M - двигатель;
 $\times$ - зафиксированный ползунок или шарнир

<a id="p100269"></a>Рисунок 8 - Сгибание колена

3) <a id="p100270"></a>Рассчитывают эталонный профиль скорости управляющей пластины в зависимости от вида испытательного движения.
4) <a id="p100271"></a>Необходимо обеспечить подъем и опускание манекена в соответствии с эталонным профилем скорости, управляя двигателем управляющей пластины в соответствии со следующими последовательностями действий:
<a id="p100272"></a>a) сгиб талии и колена (полуприсед):
<a id="p100273"></a>i) вертикальная стойка (начальная поза);
<a id="p100274"></a>ii) приседание за счет сгибания коленного и тазобедренного суставов в течение 2 с;
<a id="p100275"></a>iii) поддержание сидячей позы в течение 2 с;
<a id="p100276"></a>iv) вставание за счет разгибания коленного и тазобедренного суставов в течение 2 с;
<a id="p100277"></a>v) вертикальная стойка (конечная поза);
<a id="p100278"></a>b) сгиб талии (поза наклона вперед):
<a id="p100279"></a>i) вертикальная стойка (начальная поза);
<a id="p100280"></a>ii) наклон туловища за счет сгибания тазобедренного сустава в течение 2 с;
<a id="p100281"></a>iii) поддержание позы наклона туловища в течение 2 с;
<a id="p100282"></a>iv) распрямление за счет разгибания тазобедренного сустава в течение 2 с;
<a id="p100283"></a>v) вертикальная стойка (конечная поза);
<a id="p100284"></a>c) сгиб колена (присед):
<a id="p100285"></a>i) вертикальная стойка (начальная поза);
<a id="p100286"></a>ii) приседание за счет сгибания коленного сустава в течение 2 с;
<a id="p100287"></a>iii) поддержание сидячей позы в течение 2 с;
<a id="p100288"></a>iv) вставание за счет разгибания коленного сустава в течение 2 с;
<a id="p100289"></a>v) вертикальная стойка (конечная поза).
5) <a id="p100290"></a>Вычисляют крутящий момент в тазобедренном суставе во время эталонного движения, используя уравнения на [рисунке 3](#p100234), и регистрируют его как стандартный крутящий момент бедра $\tau_{h}^{ref}$ .
6) <a id="p100291"></a>Закрепляют робота на манекене, повторяют действия в соответствии с [4)](#p100271) и регистрируют вычисленный крутящий момент бедра как $\tau_{h}$ .
7) <a id="p100292"></a>Снимают робота с манекена.
8) <a id="p100293"></a>Вычисляют коэффициент поддержки с помощью [формулы (1)](#p100091).
9) <a id="p100294"></a>Повторяют действия [4)](#p100271) - 8) три раза.
10) <a id="p100295"></a>Вычисляют среднее значение коэффициента поддержки.


#### <a id="p100296"></a>6.5 Результат испытаний


<a id="p100297"></a>Среднее значение коэффициента поддержки должно быть указано в протоколе испытания наряду со всеми параметрами, характеризующими манекен, и эталонным движением, использованным при испытании.


<a id="p100298"></a>Приложение A
(справочное)

<a id="p100299"></a>**ВРЕМЕННОЙ ДИАПАЗОН ATI И LCR**

<a id="p100300"></a>В [5.2](#p100083) настоящего стандарта для расчета ATI и LCR используются временные диапазоны, указанные в [таблице 1](#p100099). Это приложение дает лучшее понимание ATI и LCR на примере данных во время стандартных движений и временных диапазонов ATI и LCR.
<a id="p100301"></a>На [рисунках A.1](#p100304) - [A.3](#p100310) приведены примеры данных, полученных при выполнении испытательным устройством эталонных движений по опусканию, удержанию и подъему верхней части тела соответственно, а также параметра $\psi$ , используемого при расчете ATI и LCR в [5.2.2](#p100089) и [5.2.3](#p100133).

<a id="p100302"></a> ![6.5 Результат испытаний](https://i.bukva.ai/xk7efOe2/img_16.png) 

<a id="p100303"></a>A - временной диапазон для $ATI_{1000}^{Lower}$ ; B - временной диапазон
для $ATI_{200}^{Lower}$ ; C - крутящий момент, Н·м; D - время, с;
E - временной диапазон для $LCR_{1000}^{Lower}$ ; F - временной
диапазон для $LCR_{200}^{Lower}$ ; G - сила, Н

<a id="p100304"></a>Рисунок A.1 - Пример данных во время движения вниз
и временного диапазона ATI и LCR


<a id="p100305"></a> ![6.5 Результат испытаний](https://i.bukva.ai/xk7efOe2/img_17.png) 

<a id="p100306"></a>A - временной диапазон для $ATI_{1000}^{Hold}$ ; B - крутящий
момент, Н·м; C - время, с; D - временной диапазон
для $LCR_{1000}^{Hold}$ ; E - сила, Н

<a id="p100307"></a>Рисунок A.2 - Пример данных во время удержания движения
и временного диапазона ATI и LCR


<a id="p100308"></a> ![6.5 Результат испытаний](https://i.bukva.ai/xk7efOe2/img_18.png) 

<a id="p100309"></a>A - временной диапазон для $ATI_{200}^{Raise}$ ; B - временной диапазон
для $ATI_{1000}^{Raise}$ ; C - крутящий момент, Н·м; D - время, с;
E - временной диапазон для $LCR_{200}^{Raise}$ ; F - временной
диапазон для $LCR_{1000}^{Raise}$ ; G - сила, Н

<a id="p100310"></a>Рисунок A.3 - Пример данных во время движения подъема
и временного диапазона ATI и LCR

<a id="p100311"></a>Как показано на [рисунках A.1](#p100304) - A.3, ATI и LCR со средним значением времени 1 с ( $ATI_{1000}^{Lower}$ , $ATI_{1000}^{Hold}$ , $ATI_{1000}^{Raise}$ , $LCR_{1000}^{Lower}$ , $LCR_{1000}^{Hold}$ и $LCR_{1000}^{Raise}$ ) также можно рассматривать как показатель того, может ли робот выдавать поддерживающий крутящий момент и непрерывно снижать нагрузку на поясницу. С другой стороны, ATI и LCR со средним значением 0,2 с ( $ATI_{200}^{Lower}$ , $ATI_{200}^{Raise}$ , $LCR_{200}^{Lower}$ и $LCR_{200}^{Raise}$ ) могут быть показателем того, насколько робот может уменьшить пик необходимого крутящего момента и сжимающую силу на поясничных дисках в ответ. $ATI_{200}^{Lower}$ и $LCR_{200}^{Lower}$ для опускающего движения также можно рассматривать как показатель того, может ли робот выдавать поддерживающий крутящий момент и уменьшать поясничное напряжение до завершения движения. $ATI_{200}^{Raise}$ и $LCR_{200}^{Raise}$ для движения подъема также можно рассматривать как показатель того, может ли робот выдавать поддерживающий крутящий момент и уменьшать поясничное напряжение в начале движения.


<a id="p100312"></a>Приложение B
(справочное)

<a id="p100313"></a>*ПРИМЕР* ВИДА РОБОТА ДЛЯ ПОДДЕРЖКИ ПОЯСНИЦЫ

<a id="p100314"></a>В данном приложении показан пример робота для поддержки поясницы, являющегося предметом рассмотрения настоящего стандарта, чтобы помочь пользователям стандарта понять его положения.

<a id="p100315"></a> ![6.5 Результат испытаний](https://i.bukva.ai/xk7efOe2/img_19.png) 

<a id="p100316"></a>1 - верхняя рама; 2 - нижняя рама; 3 - бедренный ремень;
4 - верхний ремень; 5 - нижний ремень;
6 - тазобедренный сустав; 7 - манжета

<a id="p100317"></a>Рисунок B.1 - Пример робота для поддержки поясницы


<a id="p100318"></a>Приложение C
(справочное)

<a id="p100319"></a>*ПРИМЕР* ОФОРМЛЕНИЯ ТАБЛИЦЫ РЕЗУЛЬТАТОВ ИСПЫТАНИЙ

<a id="p100320"></a>В [таблице C.1](#p100322) приведен пример оформления таблицы результатов испытаний, установленных в [разделе 5](#p100079). Данная таблица также может быть использована в руководстве пользователя.

<a id="p100321"></a>Таблица C.1

<a id="p100322"></a>*Пример* оформления таблицы результатов испытаний
при выполнении эталонных движений


<table>
<colgroup><col width="13%"><col width="44%"><col width="44%"></colgroup>
<tr><td rowspan="6"><a id="p100323"></a>ATI</td><td><a id="p100324"></a>$ATI_{1000}^{Lower}$</td><td><a id="p100325"></a>Н·м</td></tr>
<tr><td><a id="p100326"></a>$ATI_{200}^{Lower}$</td><td><a id="p100327"></a>Н·м</td></tr>
<tr><td><a id="p100328"></a>$ATI_{1000}^{Hold}$</td><td><a id="p100329"></a>Н·м</td></tr>
<tr><td><a id="p100330"></a>$ATI_{1000}^{Raise}$</td><td><a id="p100331"></a>Н·м</td></tr>
<tr><td><a id="p100332"></a>$ATI_{200}^{Raise}$</td><td><a id="p100333"></a>Н·м</td></tr>
<tr><td colspan="2"><a id="p100334"></a>Результаты испытания, указанного в <a href="#p100079">разделе 5</a>, путем моделирования пользователя ростом 170 см и массой 75 кг в условиях, указанных в <a href="#p100183">таблице 2</a>, с частотой выборки данных 1 кГц</td></tr>
<tr><td rowspan="6"><a id="p100335"></a>LCR</td><td><a id="p100336"></a>$LCR_{1000}^{Lower}$</td><td><a id="p100337"></a>кН</td></tr>
<tr><td><a id="p100338"></a>$LCR_{200}^{Lower}$</td><td><a id="p100339"></a>кН</td></tr>
<tr><td><a id="p100340"></a>$LCR_{1000}^{Hold}$</td><td><a id="p100341"></a>кН</td></tr>
<tr><td><a id="p100342"></a>$LCR_{1000}^{Raise}$</td><td><a id="p100343"></a>кН</td></tr>
<tr><td><a id="p100344"></a>$LCR_{200}^{Raise}$</td><td><a id="p100345"></a>кН</td></tr>
<tr><td colspan="2"><a id="p100346"></a>Результаты испытания, указанного в <a href="#p100079">разделе 5</a>, путем моделирования пользователя ростом 170 см и массой 75 кг в условиях, указанных в <a href="#p100183">таблице 2</a>, с частотой выборки данных 1 кГц</td></tr>
</table>


<a id="p100347"></a>Приложение D
(справочное)

<a id="p100348"></a>*ПРИМЕР* РЕАЛИЗАЦИИ ИСПЫТАТЕЛЬНОГО УСТРОЙСТВА

<a id="p100349"></a>D.1 Пример для [5.3](#p100159)

<a id="p100350"></a>[Рисунок D.1](#p100352) иллюстрирует пример реализации испытательного устройства по [5.3](#p100159).

<a id="p100351"></a> ![6.5 Результат испытаний](https://i.bukva.ai/xk7efOe2/img_20.jpg) 

<a id="p100352"></a>Рисунок D.1 - Пример реализации испытательного
устройства по [5.3](#p100159)

<a id="p100353"></a>Испытательное устройство, представленное на рисунке D.1, состоит из стальных труб, имитирующих кости, стальных разновесов для регулировки распределения массы и кожухов, напечатанных на 3D-принтере, предназначенных для закрепления на них робота для поддержки поясницы. Два привода мощностью 1,5 кВт, которые имеют максимальный пусковой крутящий момент и максимальный непрерывный крутящий момент 398 Н·м и 133 Н·м соответственно, расположены под опорной плитой. Приводная мощность одного привода передается на правый коленный сустав зубчатым ремнем; другой соединен с левым тазобедренным суставом через дополнительный зубчатый ремень в левом коленном суставе.
<a id="p100354"></a>Формы кожухов, напечатанных на 3D-принтере, получены упрощением формы тела человека, описанным в работе [[8]](#p100395). Кожухи разделены на части, чтобы точно измерить нагрузку на поясницу, избегая распределения нагрузки на кожухи. Модуль 2-осевого датчика силы - крутящего момента вставляется в поясничный сустав. Он состоит из четырех 1-осевых датчиков силы, идентичных силовой пластине. Крутящий момент испытательного устройства определяется из выходного тока привода. Углы соединений измеряются датчиками, встроенными в приводы.
<a id="p100355"></a>В контроллере использован стандартный алгоритм PD-регулятора. Коэффициент усиления P установлен на 5000 Н·м/рад, а коэффициент усиления D установлен на 500 Н·м·с/рад для обоих приводов. Эти значения определяются ручной настройкой при предварительном моделировании. Они удовлетворяют требованиям к производительности контроллера (см. [5.3.2](#p100166)).

<a id="p100356"></a>D.2 Пример для [6.3](#p100235)

<a id="p100357"></a>[Рисунок D.2](#p100365) иллюстрирует пример реализации испытательного устройства по [6.3](#p100235).


| <a id="p100358"></a>![6.5 Результат испытаний](https://i.bukva.ai/xk7efOe2/img_21.jpg) | <a id="p100359"></a>![6.5 Результат испытаний](https://i.bukva.ai/xk7efOe2/img_22.jpg) |
| --- | --- |
| <a id="p100360"></a>Вид сбоку | <a id="p100361"></a>Вид спереди |
| <a id="p100362"></a>![6.5 Результат испытаний](https://i.bukva.ai/xk7efOe2/img_23.jpg) | <a id="p100363"></a>![6.5 Результат испытаний](https://i.bukva.ai/xk7efOe2/img_24.jpg) |


<a id="p100364"></a>A - туловище; B - бедро; C - контроллер;
F - датчик нагрузки; K - ползунок колена; M - двигатель;
N - шейный ползунок; S - шариковый винт

<a id="p100365"></a>Рисунок D.2 - Пример реализации испытательного
устройства по [6.3](#p100235)


<a id="p100366"></a>Приложение ДА
(справочное)

<a id="p100367"></a>**СВЕДЕНИЯ О СООТВЕТСТВИИ ССЫЛОЧНЫХ МЕЖДУНАРОДНЫХ СТАНДАРТОВ**
**НАЦИОНАЛЬНЫМ СТАНДАРТАМ**

<a id="p100368"></a>Таблица ДА.1


<table>
<colgroup><col width="31%"><col width="13%"><col width="56%"></colgroup>
<tr><td><a id="p100369"></a>Обозначение ссылочного международного стандарта</td><td><a id="p100370"></a>Степень соответствия</td><td><a id="p100371"></a>Обозначение и наименование соответствующего национального стандарта</td></tr>
<tr><td><a id="p100372"></a>ISO 8373</td><td><a id="p100373"></a>IDT</td><td><a id="p100374"></a><a href="https://bukva.ai/docs/standart-gost-r-60-0-0-4-2019">ГОСТ Р 60.0.0.4-2019</a>/ИСО 8373:2012 "Роботы и робототехнические устройства. Термины и определения"</td></tr>
<tr><td><a id="p100375"></a>ISO 13482</td><td><a id="p100376"></a>IDT</td><td><a id="p100377"></a><a href="https://bukva.ai/docs/standart-gost-r-60-2-2-1-2016">ГОСТ Р 60.2.2.1-2016</a>/ИСО 13482:2014 "Роботы и робототехнические устройства. Требования по безопасности для роботов по персональному уходу"</td></tr>
<tr><td colspan="3"><a id="p100378"></a><a id="p100379"></a>Примечание - В настоящей таблице использовано следующее условное обозначение степени соответствия стандартов:<br>- IDT - идентичные стандарты.</td></tr>
</table>


## <a id="p100380"></a>БИБЛИОГРАФИЯ


| <a id="p100381"></a>[1] | <a id="p100382"></a>T.R. Waters, V. Putz-Anderson, A. Garg and L.J. Fine: Revised NIOSH equation for the design and evaluation of manual lifting tasks, Ergonomics, vol. 36, no. 7, pp. 749 - 776, 1993 |
| --- | --- |
| <a id="p100383"></a>[2] | <a id="p100384"></a>Y. Nakamura, K. Yamane, G. Suwa, O. Kondo, M. Kouchi, K. Kawachi, and M. Mochimaru, 2008: Skeletal shape data of an adult male (AIST H20PRO-905), 2008 |
| <a id="p100385"></a>[3] | <a id="p100386"></a>Wilder D., et al. Response To SuddEN Load By Patients With Back Pain, In Proceedings Of The First American Conference On Human Vibration, 2006 |
| <a id="p100387"></a>[4] | <a id="p100388"></a>Chaffin D.B.: A computerized biomechanical model - Development of and use in studying gross body actions, Journal of Biomechanics, Vol. 2, No. 4, pp. 429 - 441, 1969 |
| <a id="p100389"></a>[5] | <a id="p100390"></a>Jorgensen M.J., et al.: Sagittal plane moment arms of the female lumbar region rectus abdominis in an upright neutral torso posture, Clinical Biomechanics, Vol. 20, No. 3, pp. 242 - 246, 2005 |
| <a id="p100391"></a>[6] | <a id="p100392"></a>Nabeshima C., et al.: Standard Performance Test of Wearable Robots for Lumbar Support, IEEE Robotics and Automation Letters, Vol. 3, Issue. 3, pp. 2182 - 2189, DOI: 10.1109/LRA.2018.2810860, 2018 |
| <a id="p100393"></a>[7] | <a id="p100394"></a>Asano Y., Matsumoto K., Jinbo H., Response to assist torque failure of physical-assistant robots, 2017 17th International Conference on Control, Automation and Systems (ICCAS), Jeju, 2017, pp. 873 - 877 |
| <a id="p100395"></a>[8] | <a id="p100396"></a>Nakamura Y. et al., Skeletal shape data of an adult male, AIST H20PRO-905, 2008 |
| <a id="p100397"></a>[9] | <a id="p100398"></a>IEC 60601-1:2012, Medical electrical equipment - Part 1: General requirements for basic safety and essential performance |


<table>
<colgroup><col width="62%"><col width="38%"></colgroup>
<tr><td><a id="p100399"></a>УДК 621.865.8:007.52:006.354</td><td><a id="p100400"></a>ОКС 25.040.30</td></tr>
<tr><td colspan="2"><a id="p100401"></a>Ключевые слова: роботы, робототехнические устройства, рабочие характеристики, методы испытаний, сервисные роботы, роботы для поддержки спины</td></tr>
</table>


<a id="p100402"></a>

---
