---
title: "\"ГОСТ Р 60.0.0.5-2019/ИСО 19649:2017. Национальный стандарт Российской Федерации. Роботы и робототехнические устройства. Мобильные роботы. Термины и определения\""
number: "ГОСТ Р 60.0.0.5-2019"
issuer: "Федеральное агентство по техническому регулированию и метрологии"
status: действует
canonical: "https://bukva.ai/docs/standart-gost-r-60-0-0-5-2019"
---
## "ГОСТ Р 60.0.0.5-2019/ИСО 19649:2017. Национальный стандарт Российской Федерации. Роботы и робототехнические устройства. Мобильные роботы. Термины и определения"
# "ГОСТ Р 60.0.0.5-2019/ИСО 19649:2017. Национальный стандарт Российской Федерации. Роботы и робототехнические устройства. Мобильные роботы. Термины и определения"
(утв. и введен в действие Приказом Росстандарта от 17.10.2019 N 1019-ст)
> [!IMPORTANT]
> Документ [введен](#p100011) в действие с 25.03.2020.
Утвержден и введен в действие
Приказом Федерального
агентства по техническому
регулированию и метрологии
от 17 октября 2019 г. N 1019-ст
**НАЦИОНАЛЬНЫЙ СТАНДАРТ РОССИЙСКОЙ ФЕДЕРАЦИИ**
**РОБОТЫ И РОБОТОТЕХНИЧЕСКИЕ УСТРОЙСТВА**
**МОБИЛЬНЫЕ РОБОТЫ**
**ТЕРМИНЫ И ОПРЕДЕЛЕНИЯ**
Robots and robotic devices.
Mobile robots. Terms and definitions
**(ISO 19649:2017, IDT)**
**ГОСТ Р 60.0.0.5-2019/ИСО 19649:2017**
ОКС 01.040.25
25.040.30
ОКПД2 28.99.39.190
Дата введения
25 марта 2020 года
### Предисловие
1 ПОДГОТОВЛЕН Федеральным государственным автономным научным учреждением "Центральный научно-исследовательский и опытно-конструкторский институт робототехники и технической кибернетики" (ЦНИИ РТК) на основе собственного перевода на русский язык англоязычной версии стандарта, указанного в [пункте 4](#p100016)
2 ВНЕСЕН Техническим комитетом по стандартизации ТК 141 "Робототехника"
3 УТВЕРЖДЕН И ВВЕДЕН В ДЕЙСТВИЕ Приказом Федерального агентства по техническому регулированию и метрологии от 17 октября 2019 г. N 1019-ст
4 Настоящий стандарт идентичен международному стандарту ИСО 19649:2017 "Мобильные роботы - Словарь" (ISO 19649:2017 "Mobile robots - Vocabulary", IDT).
Наименование настоящего стандарта изменено относительно наименования указанного международного стандарта для приведения в соответствие с ГОСТ Р 1.5-2012 (пункт 3.5) и для увязки с наименованиями, принятыми в существующем комплексе национальных стандартов Российской Федерации
**5 ВВЕДЕН ВПЕРВЫЕ**
Правила применения настоящего стандарта установлены в статье 26 Федерального закона от 29 июня 2015 г. N 162-ФЗ "О стандартизации в Российской Федерации". Информация об изменениях к настоящему стандарту публикуется в ежегодном (по состоянию на 1 января текущего года) информационном указателе "Национальные стандарты", а официальный текст изменений и поправок - в ежемесячном информационном указателе "Национальные стандарты". В случае пересмотра (замены) или отмены настоящего стандарта соответствующее уведомление будет опубликовано в ближайшем выпуске ежемесячного информационного указателя "Национальные стандарты". Соответствующая информация, уведомление и тексты размещаются также в информационной системе общего пользования - на официальном сайте Федерального агентства по техническому регулированию и метрологии в сети Интернет (www.gost.ru)
### Введение
Стандарты комплекса [ГОСТ Р 60](https://bukva.ai/docs/standart-gost-r-60-0-0-1-2016) распространяются на роботов и робототехнические устройства. Их целью является повышение интероперабельности роботов и их компонентов, а также снижение затрат на их разработку, производство и обслуживание за счет стандартизации и унификации процессов, интерфейсов и параметров.
Стандарты комплекса [ГОСТ Р 60](https://bukva.ai/docs/standart-gost-r-60-0-0-1-2016) представляют собой совокупность отдельно издаваемых стандартов. Стандарты данного комплекса относятся к одной из следующих тематических групп: "Общие положения, основные понятия, термины и определения", "Технические и эксплуатационные характеристики", "Безопасность", "Виды и методы испытаний", "Механические интерфейсы", "Электрические интерфейсы", "Коммуникационные интерфейсы", "Методы программирования", "Методы построения траектории движения (навигация)", "Конструктивные элементы". Стандарты любой тематической группы могут относиться как ко всем роботам и робототехническим устройствам, так и к отдельным группам объектов стандартизации - промышленным роботам в целом, промышленным манипуляционным роботам, промышленным транспортным роботам, сервисным роботам в целом, сервисным манипуляционным роботам и сервисным мобильным роботам.
Настоящий стандарт относится к тематической группе "Общие положения, основные понятия, термины и определения" и распространяется на мобильные платформы и мобильных роботов. Он идентичен международному стандарту ИСО 19649:2017, разработанному техническим комитетом ИСО/ТК 299 "Робототехника".
### 1 Область применения
Настоящий стандарт определяет термины, относящиеся к мобильным роботам, которые перемещаются по твердой поверхности и работают в приложениях, связанных как с промышленными роботами, так и с сервисными роботами. Он определяет термины, используемые для описания мобильности, передвижения и других аспектов, связанных с мобильными роботами.
### 2 Нормативные ссылки
В настоящем стандарте нормативные ссылки отсутствуют.
### 3 Термины и определения
В настоящем стандарте применены приведенные ниже термины и определения. ИСО и МЭК поддерживают терминологические базы данных для использования в документах по стандартизации по следующим адресам:
- платформа ИСО для онлайн-просмотра доступна по адресу http://www.iso.org/obp;
- Electropedia МЭК доступна по адресу http://www.electropedia.org.
#### 3.1 Общие термины, относящиеся к мобильным роботам
3.1.1
| мобильный робот (mobile robot): Робот, способный передвигаться под своим собственным управлением. Примечание - Мобильный робот может быть мобильной платформой [(3.1.2)](#p100039) с манипуляторами или без них [<*>](#p100038). [ИСО 8373:2012, статья 2.13] |
| --- |
---
<*> Помимо манипуляторов на мобильной платформе может быть установлена и другая целевая нагрузка, соответствующая функциональному назначению мобильного робота, например грузовая платформа, функциональный модуль и др.
3.1.2
| мобильная платформа (mobile platform): Совокупность всех компонентов мобильного робота [(3.1.1)](#p100033), обеспечивающих его передвижение [(3.1.10)](#p100058). Примечания 1 Мобильная платформа может включать шасси, которое может быть использовано для поддержки нагрузки. 2 Из-за возможной путаницы с термином "основание" не рекомендуется использовать термин "мобильное основание" для обозначения мобильной платформы. [ИСО 8373:2012, статья 3.18] |
| --- |
3.1.3 мобильность (mobility): Способность мобильной платформы [(3.1.2)](#p100039) перемещаться во внешней среде.
Примечание - Мобильность может быть использована в качестве меры, например всенаправленный мобильный механизм [(3.3.6)](#p100074) обычно обладает более высокой мобильностью, чем колесный механизм с дифференциальным приводом [(3.3.7)](#p100077).
3.1.4 руление (steering): Управление направлением передвижения мобильной платформы [(3.1.2)](#p100039).
3.1.5
| конфигурация (configuration): Совокупность значений положения всех шарниров, которая полностью определяет геометрию робота в любой момент времени. [ИСО 8373:2012, статья 3.5] |
| --- |
3.1.6 начальная конфигурация (эталонная конфигурация) [alignment configuration (reference configuration)]: Заданная конфигурация [(3.1.5)](#p100048) мобильной платформы [(3.1.2)](#p100039), определенная изготовителем.
*Пример* - Конфигурация с нулевым углом поворота рулевых колес для колесного робота, заданная конфигурация спокойного стояния шагающего робота.
3.1.7
| поверхность перемещения (travel surface): Поверхность, по которой перемещается мобильный робот [(3.1.1)](#p100033). [ИСО 8373:2012, статья 7.7] |
| --- |
3.1.8 площадь контакта с поверхностью перемещения (площадь контакта с землей) [travel surface contact area (ground contact area)]: Площадь соприкосновения одного или нескольких колес, гусениц или ног, одновременно находящихся в контакте с поверхностью перемещения [(3.1.7)](#p100053).
3.1.9 опорный многоугольник (support polygon): Выпуклая оболочка всех площадей контакта с поверхностью перемещения [(3.1.8)](#p100056).
3.1.10 передвижение (locomotion): Автономное перемещение мобильной платформы [(3.1.2)](#p100039).
3.1.11 турель (turret): Вращающаяся конструкция, установленная на мобильной платформе [(3.1.2)](#p100039) для обеспечения независимой ориентации закрепленным на ней устройствам.
#### 3.2 Термины, относящиеся к передвижению
3.2.1 подвеска (suspension): Система или конструкция, которая предназначена для погашения колебаний и смягчения ударов от поверхности перемещения [(3.1.7)](#p100053).
Примечание - Назначением подвески может быть поддержание устойчивости мобильной платформы [(3.1.2)](#p100039) и преодоление шероховатости поверхности перемещения путем поддержания контакта с поверхностью перемещения.
3.2.2 активная подвеска (active suspension): Подвеска [(3.2.1)](#p100061), демпфирующими и/или пружинящими характеристиками которой можно управлять.
3.2.3 точка нулевого момента (Zero Moment Point, ZMP): Точка на опорном многоугольнике [(3.1.9)](#p100057), относительно которой результирующий момент всех сил, приложенных к мобильному роботу [(3.1.1)](#p100033) от поверхности перемещения [(3.1.7)](#p100053), имеет нулевые составляющие в горизонтальном направлении.
*Примечание* - При этом считается, что поверхность перемещения расположена горизонтально.
#### 3.3 Термины, относящиеся к колесным роботам
3.3.1 управляемое колесо (рулевое колесо) [steer wheel (steered wheel)]: Колесо, ориентацией которого регулируется изменение направления перемещения.
3.3.2 ведущее колесо (приводное колесо) [drive wheel (driving wheel)]: Колесо, приводящее в движение мобильную платформу [(3.1.2)](#p100039).
3.3.3 ведомое колесо (неприводное колесо, поддерживающее колесо) [idler wheel (follower, trailing wheel)]: Колесо, которое не приводит в движение мобильную платформу [(3.1.2)](#p100039) и активно не управляется.
3.3.4 (поворотная) роликовая опора [(swivel) castor]: Сборочная единица, включающая один или несколько роликов в корпусе, который свободно вращается вокруг вертикальной оси, имеющей горизонтальное смещение относительно оси вращения роликов.
3.3.5 всенаправленное колесо (omni-directional wheel): Колесо с роликами, установленными на его наружной поверхности, которые обеспечивают перемещение в любом направлении, даже перпендикулярно самому колесу.
*Пример* - Омни-колеса (ролики ориентированы под углом 90° к оси колеса), меканум-колеса (ролики ориентированы под углом 45° к оси колеса).
*Примечание* - Всенаправленный мобильный механизм (3.3.6) часто конструируется с использованием трех и более всенаправленных колес.
3.3.6
| всенаправленный мобильный механизм (omni-directional mobile mechanism): Колесный механизм, обеспечивающий перемещение мобильного робота [(3.1.1)](#p100033) в любом направлении. [ИСО 8373:2012, статья 3.19] |
| --- |
3.3.7 дифференциальный привод (differential drive): Система взаимосвязанных устройств, обеспечивающая независимое управление ведущими колесами [(3.3.2)](#p100068), расположенными на одной геометрической оси, при котором скорости вращения колес обеспечивают поступательное перемещение, а разность скоростей обеспечивает поворот.
*Примечание* - Данный термин применим и к гусеничным роботам.
#### 3.4 Термины, относящиеся к шагающим роботам
3.4.1 походка (gait): Схема циклического движения ног при передвижении [(3.1.10)](#p100058) шаганием.
3.4.2 длина шага (шаг) [stride length (stride)]: Расстояние, на которое перемещается шагающий робот за один цикл походки [(3.4.1)](#p100080).
3.4.3 период походки (период ходьбы) [gait period (walking period)]: Время одного цикла походки [(3.4.1)](#p100080).
3.4.4 фаза ноги (leg phase): Отношение промежутка времени между началом состояния переноса [(3.4.6)](#p100085) данной ноги и началом состояния переноса базовой ноги к периоду ходьбы [(3.4.3)](#p100082).
3.4.5 состояние опоры (состояние стояния) [support state (stance state)]: Состояние ноги, при котором нога находится в контакте с поверхностью перемещения [(3.1.7)](#p100053).
3.4.6 состояние переноса (состояние возврата в исходное положение, состояние перемещения) [swing state (recovery state, transfer state)]: Состояние ноги, при котором нога не находится в контакте с поверхностью перемещения [(3.1.7)](#p100053).
3.4.7 коэффициент состояния опоры (duty factor): Отношение длительности состояния опоры [(3.4.5)](#p100084) ноги к периоду ходьбы [(3.4.3)](#p100082).
3.4.8 диаграмма походки (gait diagram): Диаграмма циклического движения ног во времени при передвижении [(3.1.10)](#p100058) шаганием.
Пример - Диаграмма медленной походки [(3.4.1)](#p100080) четвероногого робота показана на [рисунке A.1](#p100155).
#### 3.5 Термины, относящиеся к перемещению
3.5.1 сила реакции поверхности перемещения (сила реакции земли) [travel surface reaction force (ground reaction force)]: Усилие, прилагаемое к мобильной платформе [(3.1.2)](#p100039) от поверхности перемещения [(3.1.7)](#p100053) через зону контакта с поверхностью перемещения [(3.1.8)](#p100056).
3.5.2 контактное давление на поверхность перемещения (контактное давление на землю) [travel surface contact pressure (ground contact pressure)]: Давление, оказываемое колесами, гусеницами или ногами мобильной платформы [(3.1.2)](#p100039) на поверхность перемещения [(3.1.7)](#p100053) через зону контакта с поверхностью перемещения [(3.1.8)](#p100056).
3.5.3 опрокидывающий момент (overturning moment): Минимальный момент, необходимый для того, чтобы опрокинуть мобильного робота [(3.1.1)](#p100033) из статически устойчивого пространственного расположения [(3.6.1)](#p100129).
*Примечание* - Данный момент зависит от состояния поверхности, например, уклона.
3.5.4 тяговое усилие (traction): Максимальная сила трения, которая может быть создана между поверхностью перемещения [(3.1.7)](#p100053) и колесами, гусеницами или ногами мобильного робота [(3.1.1)](#p100033).
3.5.5
| система координат мобильной платформы (mobile platform coordinate system): Система координат, привязанная к одному из фиксированных компонентов мобильной платформы [(3.1.2)](#p100039). [ИСО 8373:2012, статья 4.7.6] |
| --- |
Примечание <*> - ИСО 9787:2013, статья 5.5, определяет систему координат мобильной платформы Op - Xp - Yp - Zp. Начало системы координат мобильной платформы, Op, является нулевой точкой мобильной платформы. Ось +Xp направлена к переднему краю мобильной платформы. Ось +Zp направлена вверх от мобильной платформы [(рисунок A.2)](#p100157).
---
<*> Данное примечание заменяет примечание к ИСО 8373:2012, статья 4.7.6.
3.5.6 угол поворота колеса (steer angle): Угловое смещение оси управляемого колеса [(3.3.1)](#p100067) вокруг оси +Zp.
Примечание - Угол поворота колеса обычно равен нулю, когда ось колеса совпадает с направлением оси Yp мобильной платформы [(3.1.2)](#p100039).
3.5.7 перемещение вперед (forward travel): Движение мобильной платформы [(3.1.2)](#p100039) по направлению оси +Xp.
Примечание - См. система координат мобильной платформы [(3.5.5)](#p100095).
3.5.8 перемещение назад (обратное перемещение) [reverse travel (backward travel)]: Движение мобильной платформы [(3.1.2)](#p100039) по направлению оси -Xp.
Примечание - См. система координат мобильной платформы [(3.5.5)](#p100095).
3.5.9 поперечное перемещение (траверс) [lateral travel (traverse)]: Движение мобильной платформы [(3.1.2)](#p100039) по направлению оси Yp.
Примечание - См. система координат мобильной платформы [(3.5.5)](#p100095).
3.5.10 диагональное перемещение (diagonal travel): Движение мобильной платформы [(3.1.2)](#p100039), являющееся комбинацией перемещения вперед [(3.5.7)](#p100103) или перемещения назад [(3.5.8)](#p100105) и поперечного перемещения [(3.5.9)](#p100107).
3.5.11 всенаправленное перемещение (omni-directional travel): Движение мобильной платформы [(3.1.2)](#p100039), направление которого может быть незамедлительно и произвольно изменено с помощью всенаправленного мобильного механизма [(3.3.6)](#p100074).
3.5.12
| поворот (turning): Движение мобильной платформы [(3.1.2)](#p100039), вызывающее изменение ориентации системы координат мобильной платформы [(3.5.5)](#p100095). Примечание - Поворот обычно сопровождается изменением направления движения мобильной платформы. [ИСО 18646-1:2016, статья 3.12] |
| --- |
Примечание - В [таблице A.1](#p100159) приведено сравнение поворота, поворота вокруг точки контакта (3.5.13) и вращения [(3.5.14)](#p100118).
| 3.5.13 поворот вокруг точки контакта (поворачивание) [pivot turning (pivoting)]: Вращение с поступательным перемещением, во время которого точка контакта одного колеса, гусеницы или ноги остается на одном месте на поверхности перемещения [(3.1.7)](#p100053) и определяет ось, вокруг которой осуществляется поворот [(3.5.12)](#p100111). Примечание - В [таблице A.1](#p100159) приведено сравнение поворота [(3.5.12)](#p100111), поворота вокруг точки контакта и вращения (3.5.14). |
| --- |
3.5.14
поворот вращением (вращение) [spin turning (spinning)]: Вращение на месте или вращение вокруг начала координат мобильной платформы [(3.1.2)](#p100039) без поступательного перемещения.
[ИСО 18646-1:2016, статья 3.13]
Примечание - В [таблице A.1](#p100159) приведено сравнение поворота [(3.5.12)](#p100111), поворота вокруг точки контакта [(3.5.13)](#p100116) и вращения.
3.5.15 радиус поворота (turning radius): Радиус кривизны траектории начала координат мобильной платформы [(3.1.2)](#p100039).
3.5.16
| ширина поворота (turning width): Минимальная ширина коридора, в пределах которого мобильная платформа [(3.1.2)](#p100039) может выполнить конкретный вид поворота [(3.5.12)](#p100111). [ИСО 18646-1:2016, статья 3.14] |
| --- |
3.5.17 боковая реакция при повороте (cornering force): Сила, воздействующая на мобильного робота [(3.1.1)](#p100033) за счет центробежной силы, возникающей при его движении на повороте.
3.5.18 контроль равновесия (управление равновесием) [balance control (balance management)]: Процесс поддержания статической и динамической устойчивости мобильного робота [(3.1.1)](#p100033).
#### 3.6 Термины, относящиеся к навигации
3.6.1
| пространственное расположение (pose): Комбинация позиции и ориентации в пространстве. Примечания 1 Под пространственным расположением манипулятора обычно понимают позицию и ориентацию рабочего органа или механического интерфейса. 2 Пространственное расположение мобильного робота [(3.1.1)](#p100033) может включать совокупность пространственных расположений мобильной платформы [(3.1.2)](#p100039) и любого манипулятора, установленного на мобильной платформе, относительно глобальной системы координат. [ИСО 8373:2012, статья 4.5] |
| --- |
3.6.2 одновременные локализация и построение карты (simultaneous localization and mapping, SLAM): Построение и уточнение карты внешней среды с использованием параметров частично построенной карты для распознавания пространственного расположения [(3.6.1)](#p100129) мобильного робота [(3.1.1)](#p100033), перемещающегося в данной среде.
3.6.3 наведение (guidance): Предоставление внешней информации для обеспечения навигации мобильного робота [(3.1.1)](#p100033).
3.6.4 планирование маршрута (path planning): Планирование упорядоченного набора пространственных расположений [(3.6.1)](#p100129) при перемещении.
3.6.5 планирование траектории (trajectory planning): Планирование маршрута [(3.6.4)](#p100137) с учетом времени как параметра.
3.6.6 столкновение (collision): Динамический контакт, приводящий к обмену импульсами.
3.6.7 обход препятствий (obstacle avoidance): Предотвращение взаимодействия, такого как приближение, соприкосновение или столкновение [(3.6.6)](#p100139), с препятствиями благодаря их обнаружению с помощью датчиков внешнего состояния и корректировки планирования траектории [(3.6.5)](#p100138).
3.6.8 предотвращение столкновения (collision avoidance): Исключение возможности столкновения [(3.6.6)](#p100139) с помощью датчиков внешнего состояния и надлежащего реагирования.
3.6.9 стыковка (docking): Процесс подхода и/или соединения со станцией, оборудованием или другой мобильной платформой [(3.1.2)](#p100039) для выполнения поставленного задания.
*Примечание* - Примерами поставленных заданий являются зарядка аккумулятора, обмен данными и передача полезной нагрузки.
| 3.6.10 инерциальная навигационная система, ИНС (inertial navigation system, INS): Система, обрабатывающая данные от инерциальных датчиков для расчета пространственного расположения [(3.6.1)](#p100129), линейных и угловых скоростей и ускорений мобильной платформы [(3.1.2)](#p100039). Примечание - ИНС обычно вычисляет пространственное расположение, линейные и угловые скорости и ускорения, используя инерциальный блок измерения (ИБИ), состоящий из гироскопа и акселерометра, а также, дополнительно, компаса. |
| --- |
3.6.11
счисление пути (dead reckoning): Метод вычисления пространственного расположения [(3.6.1)](#p100129) мобильного робота [(3.1.1)](#p100033) с использованием только внутренних измерений, начиная с известного исходного пространственного расположения.
[ИСО 8373:2012, статья 7.8]
3.6.12 одометрия (odometry): Метод измерения, использующий инкрементные данные о расстоянии от датчиков внутреннего состояния для оценки изменения положения с течением времени.
Примечание - Когда используются не только инкрементные данные о расстоянии, но и информация о направлении от компаса или инерциальной навигационной системы [(3.6.10)](#p100144), то применение термина "счисление пути" [(3.6.11)](#p100146) будет более правильным, чем применение термина "одометрия".
Приложение A
(справочное)
**ПРИМЕРЫ**
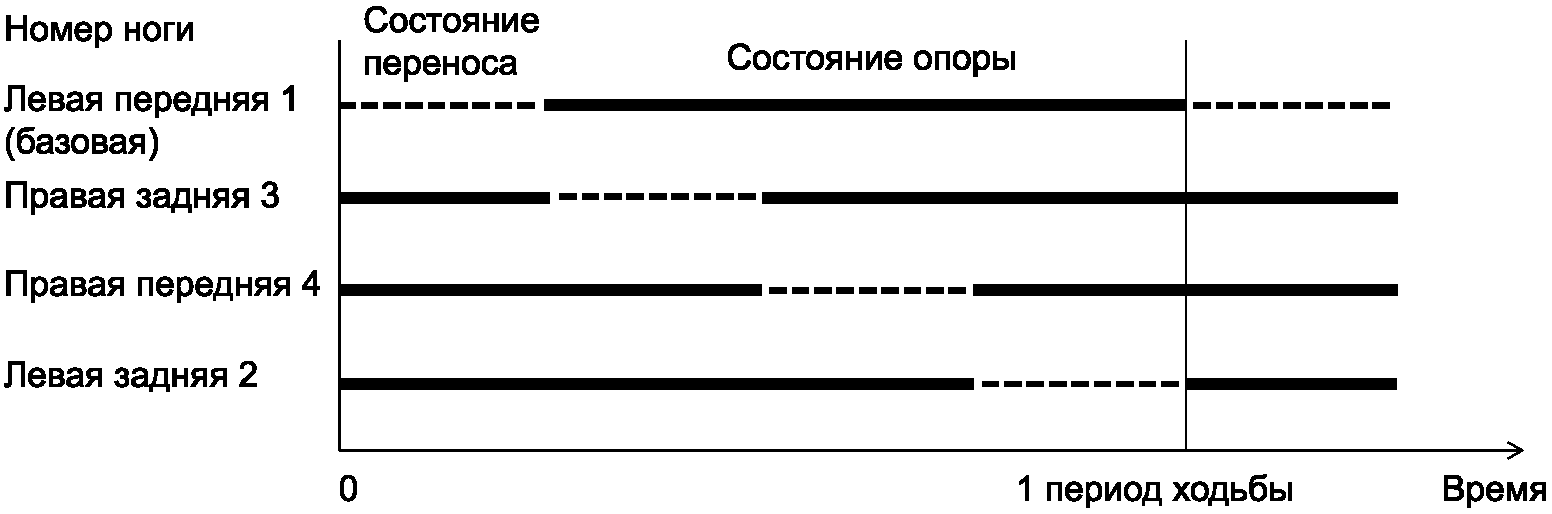
Коэффициент состояния опоры для всех ног равен 0,75.
Фазы ног 2, 3 и 4 равны 0,75, 0,25 и 0,5, соответственно.
Рисунок A.1 - Диаграмма типичной медленной походки
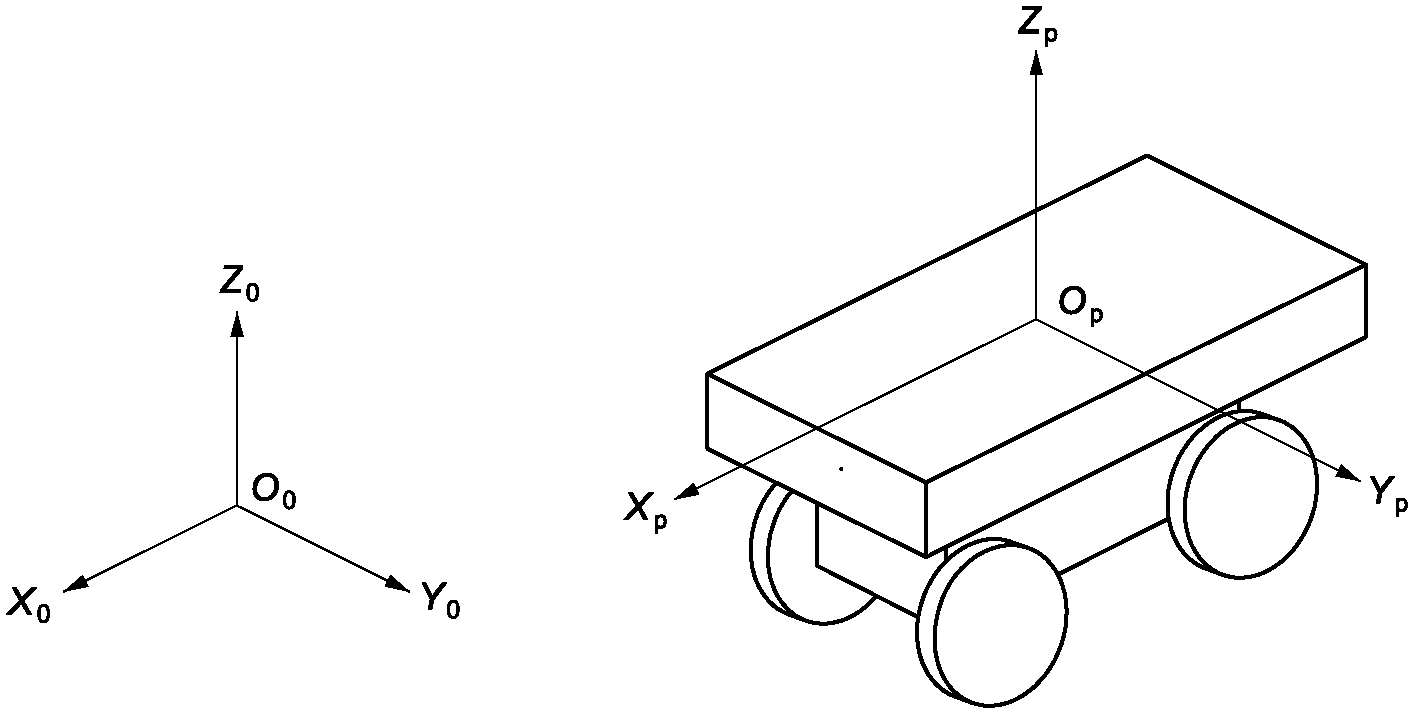
Рисунок A.2 - Пример системы координат мобильной платформы
Таблица A.1
Сравнение поворота,
поворота вокруг точки контакта и вращения
| Тип привода | Поворот | Поворот | Поворот вокруг точки контакта | Вращение |
| --- | --- | --- | --- | --- |
| Дифференциальный привод | 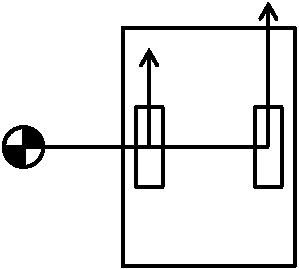 | 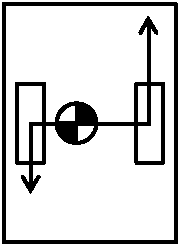 | 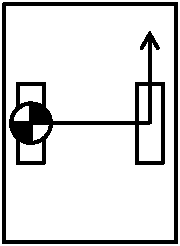 | 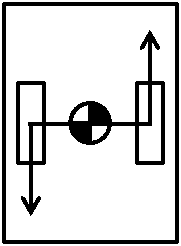 |
| Всенаправленный привод | 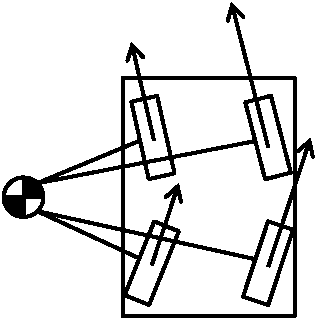 | 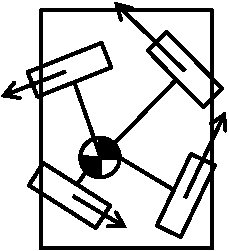 | 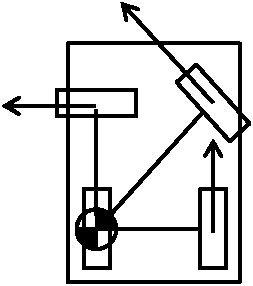 | 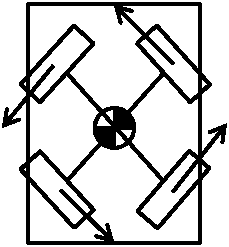 |
| Описание поворота | Поворот с перемещением | Поворот | Специальный поворот, когда одна из точек контакта с поверхностью является центром вращения | Поворот без перемещения |
## АЛФАВИТНЫЙ УКАЗАТЕЛЬ ТЕРМИНОВ НА РУССКОМ ЯЗЫКЕ
| вращение | [3.5.14](#p100118) |
| --- | --- |
| давление на землю контактное | [3.5.2](#p100091) |
| давление на поверхность перемещения контактное | [3.5.2](#p100091) |
| диаграмма походки | [3.4.8](#p100087) |
| длина шага | [3.4.2](#p100081) |
| ИНС | [3.6.10](#p100144) |
| колесо ведомое | [3.3.3](#p100069) |
| колесо ведущее | [3.3.2](#p100068) |
| колесо всенаправленное | [3.3.5](#p100071) |
| колесо неприводное | [3.3.3](#p100069) |
| колесо поддерживающее | [3.3.3](#p100069) |
| колесо приводное | [3.3.2](#p100068) |
| колесо рулевое | [3.3.1](#p100067) |
| колесо управляемое | [3.3.1](#p100067) |
| контроль равновесия | [3.5.18](#p100127) |
| конфигурация | [3.1.5](#p100048) |
| конфигурация начальная | [3.1.6](#p100051) |
| конфигурация эталонная | [3.1.6](#p100051) |
| коэффициент состояния опоры | [3.4.7](#p100086) |
| локализация и построение карты одновременные | [3.6.2](#p100135) |
| механизм мобильный всенаправленный | [3.3.6](#p100074) |
| многоугольник опорный | [3.1.9](#p100057) |
| мобильность | [3.1.3](#p100045) |
| момент опрокидывающий | [3.5.3](#p100092) |
| наведение | [3.6.3](#p100136) |
| обход препятствий | [3.6.7](#p100140) |
| одометрия | [3.6.12](#p100149) |
| опора роликовая | [3.3.4](#p100070) |
| опора роликовая поворотная | [3.3.4](#p100070) |
| передвижение | [3.1.10](#p100058) |
| перемещение вперед | [3.5.7](#p100103) |
| перемещение всенаправленное | [3.5.11](#p100110) |
| перемещение диагональное | [3.5.10](#p100109) |
| перемещение назад | [3.5.8](#p100105) |
| перемещение обратное | [3.5.8](#p100105) |
| перемещение поперечное | [3.5.9](#p100107) |
| период походки | [3.4.3](#p100082) |
| период ходьбы | [3.4.3](#p100082) |
| планирование маршрута | [3.6.4](#p100137) |
| планирование траектории | [3.6.5](#p100138) |
| платформа мобильная | [3.1.2](#p100039) |
| площадь контакта с землей | [3.1.8](#p100056) |
| площадь контакта с поверхностью перемещения | [3.1.8](#p100056) |
| поверхность перемещения | [3.1.7](#p100053) |
| поворачивание | [3.5.13](#p100116) |
| поворот | [3.5.12](#p100111) |
| поворот вокруг точки контакта | [3.5.13](#p100116) |
| поворот вращением | [3.5.14](#p100118) |
| подвеска | [3.2.1](#p100061) |
| подвеска активная | [3.2.2](#p100063) |
| походка | [3.4.1](#p100080) |
| предотвращение столкновения | [3.6.8](#p100141) |
| привод дифференциальный | [3.3.7](#p100077) |
| радиус поворота | [3.5.15](#p100122) |
| расположение пространственное | [3.6.1](#p100129) |
| реакция при повороте боковая | [3.5.17](#p100126) |
| робот мобильный | [3.1.1](#p100033) |
| руление | [3.1.4](#p100047) |
| сила реакции земли | [3.5.1](#p100090) |
| сила реакции поверхности перемещения | [3.5.1](#p100090) |
| система координат мобильной платформы | [3.5.5](#p100095) |
| система навигационная инерциальная | [3.6.10](#p100144) |
| состояние возврата в исходное положение | [3.4.6](#p100085) |
| состояние опоры | [3.4.5](#p100084) |
| состояние перемещения | [3.4.6](#p100085) |
| состояние переноса | [3.4.6](#p100085) |
| состояние стояния | [3.4.5](#p100084) |
| столкновение | [3.6.6](#p100139) |
| стыковка | [3.6.9](#p100142) |
| счисление пути | [3.6.11](#p100146) |
| точка нулевого момента | [3.2.3](#p100064) |
| траверс | [3.5.9](#p100107) |
| турель | [3.1.11](#p100059) |
| угол поворота колеса | [3.5.6](#p100101) |
| управление равновесием | [3.5.18](#p100127) |
| усилие тяговое | [3.5.4](#p100094) |
| фаза ноги | [3.4.4](#p100083) |
| шаг | [3.4.2](#p100081) |
| ширина поворота | [3.5.16](#p100123) |
## АЛФАВИТНЫЙ УКАЗАТЕЛЬ ЭКВИВАЛЕНТОВ ТЕРМИНОВ НА АНГЛИЙСКОМ ЯЗЫКЕ
| active suspension | [3.2.2](#p100063) |
| --- | --- |
| alignment configuration | [3.1.6](#p100051) |
| backward travel | [3.5.8](#p100105) |
| balance control | [3.5.18](#p100127) |
| balance management | [3.5.18](#p100127) |
| castor | [3.3.4](#p100070) |
| collision | [3.6.6](#p100139) |
| collision avoidance | [3.6.8](#p100141) |
| configuration | [3.1.5](#p100048) |
| cornering force | [3.5.17](#p100126) |
| dead reckoning | [3.6.11](#p100146) |
| diagonal travel | [3.5.10](#p100109) |
| differential drive | [3.3.7](#p100077) |
| docking | [3.6.9](#p100142) |
| drive wheel | [3.3.2](#p100068) |
| driving wheel | [3.3.2](#p100068) |
| duty factor | [3.4.7](#p100086) |
| follower | [3.3.3](#p100069) |
| forward travel | [3.5.7](#p100103) |
| gait | [3.4.1](#p100080) |
| gait diagram | [3.4.8](#p100087) |
| gait period | [3.4.3](#p100082) |
| ground contact area | [3.1.8](#p100056) |
| ground contact pressure | [3.5.2](#p100091) |
| ground reaction force | [3.5.1](#p100090) |
| guidance | [3.6.3](#p100136) |
| idler wheel | [3.3.3](#p100069) |
| inertial navigation system | [3.6.10](#p100144) |
| INS | [3.6.10](#p100144) |
| lateral travel | [3.5.9](#p100107) |
| leg phase | [3.4.4](#p100083) |
| locomotion | [3.1.10](#p100058) |
| mobile platform | [3.1.2](#p100039) |
| mobile platform coordinate system | [3.5.5](#p100095) |
| mobile robot | [3.1.1](#p100033) |
| mobility | [3.1.3](#p100045) |
| obstacle avoidance | [3.6.7](#p100140) |
| odometry | [3.6.12](#p100149) |
| omni-directional mobile mechanism | [3.3.6](#p100074) |
| omni-directional travel | [3.5.11](#p100110) |
| omni-directional wheel | [3.3.5](#p100071) |
| overturning moment | [3.5.3](#p100092) |
| path planning | [3.6.4](#p100137) |
| pivot turning | [3.5.13](#p100116) |
| pivoting | [3.5.13](#p100116) |
| pose | [3.6.1](#p100129) |
| recovery state | [3.4.6](#p100085) |
| reference configuration | [3.1.6](#p100051) |
| reverse travel | [3.5.8](#p100105) |
| simultaneous localization and mapping | [3.6.2](#p100135) |
| SLAM | [3.6.2](#p100135) |
| spin turning | [3.5.14](#p100118) |
| stance state | [3.4.5](#p100084) |
| spinning | [3.5.14](#p100118) |
| steer angle | [3.5.6](#p100101) |
| steer wheel | [3.3.1](#p100067) |
| steered wheel | [3.3.1](#p100067) |
| steering | [3.1.4](#p100047) |
| stride | [3.4.2](#p100081) |
| stride length | [3.4.2](#p100081) |
| support polygon | [3.1.9](#p100057) |
| support state | [3.4.5](#p100084) |
| suspension | [3.2.1](#p100061) |
| swing state | [3.4.6](#p100085) |
| swivel castor | [3.3.4](#p100070) |
| traction | [3.5.4](#p100094) |
| trailing wheel | [3.3.3](#p100069) |
| trajectory planning | [3.6.5](#p100138) |
| transfer state | [3.4.6](#p100085) |
| travel surface | [3.1.7](#p100053) |
| travel surface contact area | [3.1.8](#p100056) |
| travel surface contact pressure | [3.5.2](#p100091) |
| travel surface reaction force | [3.5.1](#p100090) |
| traverse | [3.5.9](#p100107) |
| turning | [3.5.12](#p100111) |
| turning radius | [3.5.15](#p100122) |
| turning width | [3.5.16](#p100123) |
| turret | [3.1.11](#p100059) |
| walking period | [3.4.3](#p100082) |
| Zero Moment Point | [3.2.3](#p100064) |
| ZMP | [3.2.3](#p100064) |
## БИБЛИОГРАФИЯ
| [1] | ISO 8373:2012 [<1>](#p100516), Robots and robotic devices - Vocabulary |
| --- | --- |
| [2] | ISO 9283 [<2>](#p100517), Manipulating industrial robots - Performance criteria and related test methods |
| [3] | ISO 9787:2013 [<3>](#p100518), Robots and robotic devices - Coordinate systems and motion nomenclatures |
| [4] | ISO 9946 [<4>](#p100519), Manipulating industrial robots - Presentation of characteristics |
| [5] | ISO 13482 [<5>](#p100520), Robots and robotic devices - Safety requirements for personal care robots |
| [6] | ISO 18646-1:2016 [<6>](#p100521), Robotics - Performance criteria and related test methods for service robots - Part 1: Locomotion for wheeled robots |
---
<1> Действует [ГОСТ Р 60.0.0.4-2019](https://bukva.ai/docs/standart-gost-r-60-0-0-4-2019)/ИСО 8373:2012 Роботы и робототехнические устройства. Термины и определения.
<2> Действует [ГОСТ Р 60.3.3.1-2016](https://bukva.ai/docs/standart-gost-r-60-3-3-1-2016)/ИСО 9283:1998 Роботы промышленные манипуляционные. Рабочие характеристики и соответствующие методы тестирования.
<3> Действует [ГОСТ Р 60.0.0.3-2016](https://bukva.ai/docs/standart-gost-r-60-0-0-3-2016)/ИСО 9787:2013 Роботы и робототехнические устройства. Системы координат и обозначение перемещений.
<4> Действует [ГОСТ Р 60.3.1.1-2016](https://bukva.ai/docs/standart-gost-r-60-3-1-1-2016)/ИСО 9946:1999 Роботы промышленные манипуляционные. Представление характеристик.
<5> Действует [ГОСТ Р 60.2.2.1-2016](https://bukva.ai/docs/standart-gost-r-60-2-2-1-2016)/ИСО 13482:2014 Роботы и робототехнические устройства. Требования по безопасности для роботов по персональному уходу.
<6> Действует [ГОСТ Р 60.6.3.14-2019](https://bukva.ai/docs/standart-gost-r-60-6-3-14-2019)/ИСО 18646-1:2016 Роботы и робототехнические устройства. Рабочие характеристики и соответствующие методы испытаний сервисных мобильных роботов. Часть 1. Передвижение колесных роботов.