---
title: "\"ГОСТ Р 60.0.0.4-2019/ИСО 8373:2012. Национальный стандарт Российской Федерации. Роботы и робототехнические устройства. Термины и определения\""
number: "ГОСТ Р 60.0.0.4-2019"
issuer: "Федеральное агентство по техническому регулированию и метрологии"
status: утратил силу
canonical: "https://bukva.ai/docs/standart-gost-r-60-0-0-4-2019"
---
## "ГОСТ Р 60.0.0.4-2019/ИСО 8373:2012. Национальный стандарт Российской Федерации. Роботы и робототехнические устройства. Термины и определения"
# "ГОСТ Р 60.0.0.4-2019/ИСО 8373:2012. Национальный стандарт Российской Федерации. Роботы и робототехнические устройства. Термины и определения"
(утв. и введен в действие Приказом Росстандарта от 14.02.2019 N 31-ст)
> [!WARNING]
> Документ утратил силу с 01.09.2023 в связи с изданием Приказа Росстандарта от 20.04.2023 N 255-ст.
> Взамен введен в действие [ГОСТ Р 60.0.0.4-2023](https://bukva.ai/docs/standart-gost-r-60-0-0-4-2023).
> Документ утратил силу с 01.09.2023 в связи с изданием Приказа Росстандарта от 20.04.2023 N 255-ст. Взамен введен в действие [ГОСТ Р 60.0.0.4-2023](https://bukva.ai/docs/standart-gost-r-60-0-0-4-2023).
> Документ [введен](#p100010) в действие с 01.09.2019.
> Взамен [ГОСТ Р ИСО 8373-2014](https://bukva.ai/docs/standart-gost-r-iso-8373-2014).
> [!NOTE]
> ИСТОРИЯ ИЗМЕНЕНИЙ НОРМАТИВНО-ТЕХНИЧЕСКИХ АКТОВ
```mermaid
flowchart LR
n0["ГОСТ Р ИСО 8373-2014"]:::rst
click n0 "https://bukva.ai/docs/standart-gost-r-iso-8373-2014" "ГОСТ Р ИСО 8373-2014. Национальный стандарт Российской Федерации. Роботы и робототехнические устройства. Термины и определения (утв. и введен в действие Приказом Росстандарта от 26"
n1["ГОСТ Р 60.0.0.4-2019"]:::rst
click n1 "https://bukva.ai/docs/standart-gost-r-60-0-0-4-2019" "ГОСТ Р 60.0.0.4-2019. Национальный стандарт Российской Федерации. Роботы и робототехнические устройства. Термины и определения (утв. и введен в действие Приказом Росстандарта от 14"
n2["ГОСТ Р 60.0.0.4-2023"]:::doc
click n2 "https://bukva.ai/docs/standart-gost-r-60-0-0-4-2023" "ГОСТ Р 60.0.0.4-2023. Национальный стандарт Российской Федерации. Роботы и робототехнические устройства. Термины и определения (утв. и введен в действие Приказом Росстандарта от 20"
n1 --> n2
n0 --> n1
classDef rst fill:#FFEBEB,stroke:#8B0000,color:#000;
classDef doc fill:#EBFFEB,stroke:#006400,color:#000;
classDef notEnt fill:#FFFFEB,stroke:#FF8C00,color:#000;
```
Утвержден и введен в действие
Приказом Федерального агентства
по техническому регулированию
и метрологии
от 14 февраля 2019 г. N 31-ст
НАЦИОНАЛЬНЫЙ СТАНДАРТ РОССИЙСКОЙ ФЕДЕРАЦИИ
РОБОТЫ И РОБОТОТЕХНИЧЕСКИЕ УСТРОЙСТВА
ТЕРМИНЫ И ОПРЕДЕЛЕНИЯ
Robots and robotic devices. Terms and definitions
(ISO 8373:2012,
Robots and robotic devices - Vocabulary,
IDT)
ГОСТ Р 60.0.0.4-2019/ИСО 8373:2012
**ОКС 25.040.30**
**01.040.25**
ОКПД2 28.99.39.190
Дата введения
1 сентября 2019 года
### Предисловие
**1 ПОДГОТОВЛЕН Федеральным государственным автономным научным учреждением "Центральный научно-исследовательский и опытно-конструкторский институт робототехники и технической кибернетики" (ЦНИИ РТК) на основе собственного перевода на русский язык англоязычной версии международного стандарта, указанного в [пункте 4](#p100015)**
**2 ВНЕСЕН Техническим комитетом по стандартизации ТК 141 "Робототехника"**
**3 УТВЕРЖДЕН И ВВЕДЕН В ДЕЙСТВИЕ Приказом Федерального агентства по техническому регулированию и метрологии от 14 февраля 2019 г. N 31-ст**
**4 Настоящий стандарт идентичен международному стандарту ISO 8373:2012 "Роботы и робототехнические устройства. Словарь" (ISO 8373:2012 "Robots and robotic devices - Vocabulary", IDT).**
**Наименование настоящего стандарта изменено относительно наименования указанного международного стандарта для приведения в соответствие с ГОСТ Р 1.5-2012 (пункт 3.5)**
**5 ВЗАМЕН [ГОСТ Р ИСО 8373-2014](https://bukva.ai/docs/standart-gost-r-iso-8373-2014)**
Правила применения настоящего стандарта установлены в статье 26 Федерального закона от 29 июня 2015 г. N 162-ФЗ "О стандартизации в Российской Федерации". Информация об изменениях к настоящему стандарту публикуется в ежегодном (по состоянию на 1 января текущего года) информационном указателе "Национальные стандарты", а официальный текст изменений и поправок - в ежемесячном информационном указателе "Национальные стандарты". В случае пересмотра (замены) или отмены настоящего стандарта соответствующее уведомление будет опубликовано в ближайшем выпуске ежемесячного информационного указателя "Национальные стандарты". Соответствующая информация, уведомление и тексты размещаются также в информационной системе общего пользования - на официальном сайте Федерального агентства по техническому регулированию и метрологии в сети Интернет (www.gost.ru)
### Введение
**Стандарты комплекса ГОСТ Р 60 распространяются на роботов и робототехнические устройства. Целью стандартов является повышение интероперабельности роботов и их компонентов, а также снижение затрат на их разработку, производство и обслуживание за счет стандартизации и унификации процессов, интерфейсов и параметров.**
**Стандарты комплекса ГОСТ Р 60 представляют собой совокупность отдельно издаваемых стандартов. Стандарты данного комплекса относятся к одной из следующих тематических групп: "Общие положения. Основные понятия, термины и определения", "Технические и эксплуатационные характеристики", "Безопасность", "Виды и методы испытаний", "Механические интерфейсы", "Электрические интерфейсы", "Коммуникационные интерфейсы", "Методы программирования", "Методы построения траектории движения (навигация)", "Конструктивные элементы". Стандарты любой тематической группы могут относиться как ко всем роботам и робототехническим устройствам, так и к отдельным группам объектов стандартизации - промышленным роботам в целом, промышленным манипуляционным роботам, промышленным транспортным роботам, сервисным роботам в целом, сервисным манипуляционным роботам и сервисным мобильным роботам.**
**Настоящий стандарт относится к тематической группе "Общие положения. Основные понятия, термины и определения" и распространяется на всех роботов и все робототехнические устройства. Он идентичен международному стандарту ИСО 8373:2012, который разработан подкомитетом (ПК) 2 "Роботы и робототехнические устройства" Технического комитета (ТК) 184 ИСО "Системы автоматизации производства и их интеграция".**
*Примечание* - С 1 января 2016 года ИСО/ТК 184/ПК 2 "Роботы и робототехнические устройства" преобразован в ИСО/ТК 299 "Робототехника".
Настоящий стандарт определяет термины, используемые в отношении роботов и робототехнических устройств, работающих как в промышленной, так и в непромышленной средах. В стандарте определено большинство используемых в робототехнике терминов, которые сгруппированы в разделы, соответствующие основным тематическим группам робототехники.
**Установленные в настоящем стандарте термины расположены в систематизированном порядке, отражающем систему понятий данной области знания.**
**Для каждого понятия установлен один стандартизованный термин.**
**Термины-синонимы без пометы "Нрк" приведены в качестве справочных данных и не являются стандартизованными.**
Заключенная в круглые скобки часть термина может быть опущена при использовании термина в документах по стандартизации.
**Наличие квадратных скобок в терминологической статье означает, что в нее включены два (три, четыре и т.п.) термина, имеющие общие терминоэлементы.**
**В алфавитном [указателе](#p100333) данные термины приведены отдельно с указанием номера статьи.**
**В стандарте приведены иноязычные эквиваленты стандартизованных терминов на английском языке.**
Стандартизованные термины набраны полужирным шрифтом, их краткие формы, представленные аббревиатурой, - светлым, синонимы - курсивом.
### 1 Область применения
Настоящий стандарт определяет термины, применяемые в отношении роботов и робототехнических устройств, работающих как в промышленной, так и в непромышленной средах.
### 2 Общие термины
**2.1 манипулятор (manipulator): Машина, механизм которой обычно состоит из последовательности сегментов, перемещающихся вращательно или поступательно друг относительно друга с целью захвата и/или перемещения объектов (деталей или инструментов) обычно по нескольким степеням свободы [(4.4)](#p100160).**
**Примечание 1 - Манипулятор может управляться оператором [(2.17)](#p100069), программируемым электронным контроллером или любой логической системой (например, копирующим устройством, монтажной логикой).**
**Примечание 2 - В состав манипулятора не входит рабочий орган [(3.11)](#p100111).**
2.2 автономность (autonomy): Способность выполнять задачи по назначению на основе текущего состояния и восприятия внешней среды без вмешательства человека.
2.3 конструктивное изменение (physical alteration): Изменение механической конструкции.
*Примечание* - К механической конструкции не относятся носители данных, постоянные запоминающие устройства и т.д.
**2.4 перепрограммируемый (reprogrammable): Спроектированный так, чтобы программные движения или вспомогательные функции могли быть изменены без конструктивного изменения [(2.3)](#p100040).**
**2.5 реконфигурируемый (multipurpose): Приспосабливаемый для другого применения за счет конструктивного изменения [(2.3)](#p100040).**
**2.6 робот (robot) [<1>](#p100046): Исполнительный механизм, программируемый по двум или более степеням подвижности [(4.3)](#p100158), обладающий определенной степенью автономности [(2.2)](#p100039) и способный перемещаться во внешней среде с целью выполнения задач по назначению.**
---
<1> ИСО/ТК 299 "Робототехника" в 2018 году принял новое определение: робот (robot): Программируемый исполнительный механизм с определенным уровнем автономности для выполнения перемещения, манипулирования или позиционирования.
Примечание 1 - В состав робота входят система управления [(2.7)](#p100049) и интерфейс системы управления.
Примечание 2 - Классификация роботов на промышленных роботов [(2.9)](#p100052) или сервисных роботов [(2.10)](#p100057) осуществляется в соответствии с их назначением.
2.7 система управления (control system): Совокупность управляющей логики и силовых функций, позволяющих контролировать и управлять механической конструкцией робота [(2.6)](#p100044), а также осуществлять взаимосвязь с внешней средой (оборудованием и пользователями).
**2.8 робототехническое устройство (robotic device): Исполнительный механизм, обладающий характеристиками промышленного робота [(2.9)](#p100052) или сервисного робота [(2.10)](#p100057), но не имеющий либо необходимого числа программируемых степеней подвижности [(4.3)](#p100158), либо некоторой степени автономности.**
**Пример - Устройство оказания физической помощи; телеуправляемое устройство; двухосный промышленный манипулятор [(2.1)](#p100036).**
**2.9 промышленный робот (industrial robot): Автоматически управляемый, перепрограммируемый [(2.4)](#p100042), реконфигурируемый [(2.5)](#p100043) манипулятор [(2.1)](#p100036), программируемый по трем или более степеням подвижности [(4.3)](#p100158), который может быть либо установлен стационарно, либо перемещаться для применения в целях промышленной автоматизации.**
**Примечание 1 - В состав промышленного робота входят:**
**- манипулятор, включая приводы [(3.1)](#p100095);**
- контроллер, включая пульт обучения [(5.8)](#p100232) и любой коммуникационный интерфейс (аппаратный и программный).
*Примечание* 2 - В состав промышленного робота входят любые интегрированные дополнительные степени подвижности.
2.10 сервисный робот (service robot): Робот [(2.6)](#p100044), который выполняет задания, полезные для человека или оборудования, за исключением применений в целях промышленной автоматизации.
*Примечание* 1 - К применениям в целях промышленной автоматизации относятся, но не ограничиваются ими, производство, контроль, упаковка и сборка.
Примечание 2 - Если шарнирные роботы [(3.15.5)](#p100126), используемые на производственных линиях, относятся к промышленным роботам [(2.9)](#p100052), то похожие шарнирные роботы, используемые для подачи еды, относятся к сервисным роботам [(2.10)](#p100057).
2.11 персональный сервисный робот (сервисный робот для персонального использования) [personal service robot (service robot for personal use)]: Сервисный робот [(2.10)](#p100057), используемый в некоммерческих целях, обычно непрофессионалами.
**Пример - Домашний обслуживающий робот; автоматизированное кресло на колесах; робот, помогающий при реабилитации утраченной подвижности; робот для тренировки животных.**
**2.12 профессиональный сервисный робот (сервисный робот для профессионального использования) [professional service robot (service robot for professional use)]: Сервисный робот [(2.10)](#p100057), используемый в коммерческих и других профессиональных целях, обычно управляемый надлежащим образом подготовленным оператором [(2.17)](#p100069).**
**Пример - Робот-уборщик для общественных мест, робот-доставщик для офисов или больниц, пожарный робот, реабилитационный робот и хирургический робот в больницах.**
2.13 мобильный робот (mobile robot): Робот [(2.6)](#p100044), способный передвигаться под своим собственным управлением.
Примечание - Мобильный робот может быть мобильной платформой [(3.18)](#p100145) с манипуляторами [(2.1)](#p100036) или без них.
2.14 робототехнический комплекс (robot system): Комплекс, состоящий из одного или нескольких роботов [(2.6)](#p100044), их рабочих органов [(3.11)](#p100111) и любых механизмов, оборудования, приборов или датчиков, обеспечивающих выполнение роботом функционального назначения (задания).
2.15 промышленный робототехнический комплекс (industrial robot system): Комплекс, состоящий из промышленного робота [(2.9)](#p100052), рабочих органов [(3.11)](#p100111) и любых механизмов, оборудования, приборов, внешних дополнительных осей или датчиков, обеспечивающих выполнение роботом функционального назначения (задания).
2.16 робототехника (robotics): Наука и практика проектирования, производства и применения роботов [(2.6)](#p100044).
**2.17 оператор (operator): Лицо, уполномоченное запускать, контролировать и останавливать выполнение заданной операции роботом [(2.6)](#p100044) или робототехническим комплексом [(2.14)](#p100066).**
**2.18 программист (programmer): Лицо, уполномоченное разрабатывать программу выполнения задания [(5.1.1)](#p100202).**
**Примечание - Разные способы программирования определены в [5.2](#p100207).**
2.19 получатель (бенефициарий) [recipient (beneficiary)]: Лицо, которое взаимодействует с сервисным роботом [(2.10)](#p100057) для получения пользы от его работы.
Примечание - Данный термин определен для того, чтобы отличать получателя от оператора [(2.17)](#p100069).
*Пример* - Пациент, получающий уход от медицинского робота.
2.20 установка (installation): Операция, включающая размещение робота [(2.6)](#p100044) на предназначенном для него месте, подключение его к питанию и в случае необходимости добавление инфраструктурных компонентов.
2.21 ввод в эксплуатацию (commissioning): Процесс наладки и проверки робототехнического комплекса [(2.14)](#p100066), за которыми следует верификация [(2.31)](#p100091) функций робота после установки [(2.20)](#p100075).
2.22 интеграция (integration): Процесс объединения робота [(2.6)](#p100044) с другим оборудованием или с другой машиной (включая других роботов) с целью создания машинного комплекса, способного выполнять полезную работу, например изготовление деталей.
2.23 промышленная роботизированная ячейка (industrial robot cell): Один или несколько промышленных робототехнических комплексов [(2.15)](#p100067), включая связанные с ними машины и оборудование, а также соответствующее защищенное пространство [(4.8.5)](#p100191) и защитные меры.
2.24 промышленная роботизированная линия (industrial robot line): Несколько промышленных роботизированных ячеек [(2.23)](#p100078), выполняющих одинаковые или разные функции, и связанное с ними оборудование, расположенные в одном или в соединенных защищенных пространствах [(4.8.5)](#p100191).
2.25 совместная работа (collaborative operation): Процесс, при котором специально разработанные роботы [(2.6)](#p100044) работают в непосредственном взаимодействии с человеком в заданном рабочем пространстве.
2.26 робот для совместной работы (collaborative robot): Робот [(2.6)](#p100044), разработанный для непосредственного взаимодействия с человеком.
2.27 взаимодействие роботов (robot cooperation): Обмен информацией и действиями между несколькими роботами [(2.6)](#p100044), предназначенный для того, чтобы их совместные действия обеспечивали эффективное выполнение задания.
2.28 адаптивный робот (intelligent robot): Робот [(2.6)](#p100044), способный выполнять задания, воспринимая и изменяя внешнюю среду и/или взаимодействуя с внешними источниками и адаптируя свое поведение.
Пример - Промышленный робот [(2.9)](#p100052) с техническим зрением для взятия и размещения неориентированных объектов; мобильный робот [(2.13)](#p100064), избегающий столкновений; шагающий робот [(3.16.2)](#p100138), идущий по неровной поверхности.
2.29 взаимодействие человек - робот; ВЧР (human-robot interaction; HRI): Обмен информацией и действиями между человеком и роботом [(2.6)](#p100044), предназначенный для выполнения задания с помощью пользовательского интерфейса [(5.12)](#p100237).
*Пример* - Обмен информацией с помощью голосовых, визуальных и тактильных средств.
*Примечание* - Из-за возможной путаницы не рекомендуется использовать акроним "HRI" для обозначения интерфейса человек - робот при описании пользовательского интерфейса.
| валидация (validation): Подтверждение посредством проверки и предоставления объективного свидетельства того, что конкретные требования, установленные для конкретного применения, выполнены.
[ИСО 9000:2005, пункт 3.8.5] |
| --- |
| верификация (verification): Подтверждение посредством проверки и предоставления объективного свидетельства того, что установленные требования выполнены.
[ИСО 9000:2005, пункт 3.8.4] |
| --- |
### 3 Механическая конструкция
3.1 привод (привод робота, привод машины) [actuator (robot actuator, machine actuator)]: Силовой механизм, используемый для осуществления движения робота [(2.6)](#p100044).
*Пример* - Двигатель, преобразующий электрическую, гидравлическую или пневматическую энергию для осуществления движения робота.
3.2 рука (робота) (главные степени подвижности) [(robotic) arm (primary axes)]: Совокупность взаимосвязанных звеньев [(3.6)](#p100101) и шарниров с силовым приводом манипулятора [(2.1)](#p100036), позиционирующих запястье [(3.3)](#p100098).
3.3 запястье (робота) (вторичные степени подвижности) [(robotic) wrist (secondary axes)]: Совокупность взаимосвязанных звеньев [(3.6)](#p100101) и шарниров с силовым приводом манипулятора [(2.1)](#p100036), расположенных между рукой [(3.2)](#p100097) и рабочим органом [(3.11)](#p100111), которые поддерживают, позиционируют и ориентируют рабочий орган.
3.4 нога (робота) [(robotic) leg]: Состоящий из звеньев [(3.6)](#p100101) механизм, оснащенный приводами для поддержки и перемещения мобильного робота [(2.13)](#p100064) за счет возвратно-поступательного движения и прерывистого контакта с поверхностью перемещения [(7.7)](#p100303).
**3.5 конфигурация (configuration): Совокупность значений положения всех шарниров, которая полностью определяет геометрию робота [(2.6)](#p100044) в любой момент времени.**
**3.6 звено (link): Твердое тело, соединяющее соседние шарниры.**
#### 3.7 Шарниры
3.7.1 поступательный шарнир (призматический шарнир) [sliding joint (prismatic joint)]: Сборочная единица, расположенная между двумя звеньями [(3.6)](#p100101), которая дает возможность одному звену осуществлять линейное перемещение относительно другого.
3.7.2 вращательный шарнир (поворотный шарнир) [rotary joint (revolute joint)]: Сборочная единица, соединяющая два звена [(3.6)](#p100101), которая дает возможность одному звену вращаться относительно другого.
3.7.3 цилиндрический шарнир (cylindrical joint): Сборочная единица, расположенная между двумя звеньями [(3.6)](#p100101), которая дает возможность одному звену линейно перемещаться и вращаться относительно другого вокруг оси, связанной с линейным перемещением.
3.7.4 сферический шарнир (spherical joint): Сборочная единица, расположенная между двумя звеньями [(3.6)](#p100101), которая дает возможность одному звену вращаться относительно другого вокруг неподвижной точки по трем степеням свободы [(4.4)](#p100160).
3.8 основание (base): Конструкция, к которой крепится начало первого звена [(3.6)](#p100101) манипулятора [(2.1)](#p100036).
3.9 установочная поверхность основания (base mounting surface): Поверхность соединения, расположенная между рукой [(3.2)](#p100097) и поддерживающей ее конструкцией.
3.10 механический интерфейс (mechanical interface): Монтажная поверхность на конце манипулятора [(2.1)](#p100036), к которой крепится рабочий орган [(3.11)](#p100111).
*Примечание* - См. ИСО 9409-1 и ИСО 9409-2.
3.11 рабочий орган (end effector): Устройство, специально разработанное для закрепления на механическом интерфейсе [(3.10)](#p100109) с целью обеспечить выполнение задания роботом [(2.6)](#p100044).
*Пример* - Захватное устройство, гайковерт, сварочный пистолет, краскопульт.
3.12 соединительное устройство рабочего органа (end effector coupling device): Фланец или стержень на конце запястья [(3.3)](#p100098) и фиксирующие устройства или дополнительные детали, закрепляющие рабочий орган [(3.11)](#p100111) на конце запястья.
3.13 система автоматической смены рабочего органа (automatic end effector exchange system): Соединительное устройство, расположенное между механическим интерфейсом [(3.10)](#p100109) и рабочим органом [(3.11)](#p100111), позволяющее обеспечить автоматическую смену рабочих органов.
*Примечание* - См. ИСО 11593.
3.14 захватное устройство (gripper): Рабочий орган [(3.11)](#p100111), сконструированный для захватывания и удержания объектов.
#### 3.15 Типы механической конструкции робота
3.15.1 робот с прямоугольной системой координат (робот с декартовой системой координат) [rectangular robot (Cartesian robot)]: Робот [(2.6)](#p100044), рука [(3.2)](#p100097) которого имеет три поступательных шарнира [(3.7.1)](#p100103), оси которых образуют декартову систему координат.
Пример - Портальный робот (см. [рисунок А.1](#p100316)).
3.15.2 робот с цилиндрической системой координат (cylindrical robot): Робот [(2.6)](#p100044), рука [(3.2)](#p100097) которого имеет по меньшей мере один вращательный шарнир [(3.7.2)](#p100104) и по меньшей мере один поступательный шарнир [(3.7.1)](#p100103), оси которых образуют цилиндрическую систему координат.
Примечание - См. [рисунок А.2](#p100318).
3.15.3 робот с полярной системой координат (polar robot): Робот [(2.6)](#p100044), рука [(3.2)](#p100097) которого имеет два вращательных шарнира [(3.7.2)](#p100104) и один поступательный шарнир [(3.7.1)](#p100103), оси которых образуют полярную систему координат.
Примечание - См. [рисунок А.3](#p100320).
3.15.4 робот маятникового типа (pendular robot): Робот с полярной системой координат [(3.15.3)](#p100122), механическая конструкция которого включает универсальный шарнир, вращающий подсборку.
Примечание - См. [рисунок А.4](#p100322).
**3.15.5 шарнирный робот (articulated robot): Робот [(2.6)](#p100044), рука [(3.2)](#p100097) которого имеет три или более вращательных шарнира [(3.7.2)](#p100104).**
**Примечание - См. [рисунок А.5](#p100324).**
3.15.6 робот SCARA (SCARA robot): Робот [(2.6)](#p100044), который имеет два параллельных вращательных шарнира [(3.7.2)](#p100104) для обеспечения податливости [(5.3.9)](#p100223) в выбранной плоскости.
*Примечание* - Акроним SCARA происходит от Selectively Compliant Arm for Robotic Assembly (селективно податливая рука для роботизированной сборки).
3.15.7 робот позвоночного типа (spine robot) [<1>](#p100132): Робот [(2.6)](#p100044), рука [(3.2)](#p100097) которого имеет два или более сферических шарнира [(3.7.4)](#p100106).
---
<1> Допустимыми синонимами для данного термина являются "змееподобный робот" и "змеевидный робот".
3.15.8 робот с параллельной структурой (робот с параллельными звеньями) [parallel robot (parallel link robot)]: Робот [(2.6)](#p100044), руки [(3.2)](#p100097) которого имеют звенья [(3.6)](#p100101), образующие структуры с замкнутым кинематическим контуром.
*Пример* - Платформа Стюарта.
#### 3.16 Типы механической конструкции мобильного робота
3.16.1 колесный робот (wheeled robot): Мобильный робот [(2.13)](#p100064), перемещающийся с помощью колес.
Примечание - См. [рисунок А.6](#p100326).
3.16.2 шагающий робот (legged robot): Мобильный робот [(2.13)](#p100064), перемещающийся на одной или нескольких ногах [(3.4)](#p100099).
Примечание - См. [рисунок А.7](#p100328).
3.16.3 двуногий робот (biped robot): Шагающий робот [(3.16.2)](#p100138), перемещающийся на двух ногах [(3.4)](#p100099).
Примечание - См. [рисунок А.8](#p100330).
3.16.4 гусеничный робот (робот на гусеничном ходу) [crawler robot (tracked robot)]: Мобильный робот [(2.13)](#p100064), перемещающийся на гусеницах.
Примечание - См. [рисунок А.9](#p100332).
3.17 гуманоидный робот (humanoid robot): Робот [(2.6)](#p100044) с телом, головой и конечностями, выглядящий и перемещающийся подобно человеку.
3.18 мобильная платформа (mobile platform): Совокупность всех компонентов мобильного робота [(2.13)](#p100064), обеспечивающих его передвижение.
Примечание 1 - Мобильная платформа может включать шасси, которое может быть использовано для поддержки нагрузки [(6.2.1)](#p100257).
Примечание 2 - Из-за возможной путаницы с термином "основание" [(3.8)](#p100107) не рекомендуется использовать термин "мобильное основание" для обозначения мобильной платформы.
3.19 всенаправленный мобильный механизм (omni-directional mobile mechanism): Колесный механизм, обеспечивающий перемещение мобильного робота [(2.13)](#p100064) в любом направлении.
3.20 автоматическая самоходная тележка; АСТ (automated guided vehicle; AGV) [<1>](#p100151): Мобильная платформа [(3.18)](#p100145), следующая по предварительно заданному маршруту [(4.5.4)](#p100168), обозначенному маркерами или внешними командами управления (обычно на предприятии).
---
<1> Допустимым синонимом для данного термина является "робокар".
*Примечание* - Международные стандарты по АСТ разрабатывают в Техническом комитете ИСО/ТК 110 "Внутризаводской транспорт".
### 4 Геометрия и кинематика
4.1 прямая кинематическая задача (forward kinematics): Математическое определение взаимосвязи между системами координат двух частей механического сочленения на основе значений положения шарниров данного сочленения.
Примечание - Для манипулятора [(2.1)](#p100036) это обычно определение взаимосвязи между системой координат инструмента [(4.7.5)](#p100180) и системой координат основания [(4.7.2)](#p100173).
**4.2 обратная кинематическая задача (inverse kinematics): Математическое определение значений положения шарниров механического сочленения на основе взаимосвязи между системами координат двух частей данного сочленения.**
**Примечание - Для манипулятора [(2.1)](#p100036) обратная кинематическая задача обычно представляет взаимосвязь между системой координат инструмента [(4.7.5)](#p100180) и системой координат основания [(4.7.2)](#p100173), которая используется для определения значений положения шарниров.**
4.3 степень подвижности (axis): Параметр, используемый для задания поступательного или вращательного движения робота [(2.6)](#p100044).
*Примечание* - Термин "степень подвижности" также используется в значении "механический шарнир робота".
4.4 степень свободы (degree of freedom; DOF): Одна из переменных (максимальное число которых равно шести), необходимых для определения движения тела в пространстве.
Примечание - Из-за возможной путаницы со степенями подвижности [(4.3)](#p100158) не рекомендуется использовать термин "степень свободы" для описания движения робота.
4.5 пространственное расположение (pose): Комбинация позиции и ориентации в пространстве.
Примечание 1 - Под пространственным расположением манипулятора [(2.1)](#p100036) обычно понимают позицию и ориентацию рабочего органа [(3.11)](#p100111) или механического интерфейса [(3.10)](#p100109).
Примечание 2 - Пространственное расположение мобильного робота [(2.13)](#p100064) может включать совокупность пространственных расположений мобильной платформы [(3.18)](#p100145) и любого манипулятора, установленного на мобильной платформе, относительно глобальной системы координат [(4.7.1)](#p100172).
4.5.1 заданное пространственное расположение (запрограммированное пространственное расположение) [command pose (programmed pose)]: Пространственное расположение [(4.5)](#p100162), заданное программой выполнения задания [(5.1.1)](#p100202).
4.5.2 фактическое пространственное расположение (attained pose): Пространственное расположение [(4.5)](#p100162), достигнутое роботом [(2.6)](#p100044) при отработке заданного пространственного расположения [(4.5.1)](#p100165).
4.5.3 начальное пространственное расположение (alignment pose): Заданное пространственное расположение [(4.5.1)](#p100165), используемое для создания геометрического начала отсчета для робота [(2.6)](#p100044).
4.5.4 маршрут (path): Упорядоченное множество пространственных расположений [(4.5)](#p100162).
4.6 траектория (trajectory): Маршрут [(4.5.4)](#p100168) с привязкой ко времени.
#### 4.7 Системы координат
*Примечание* - См. ИСО 9787.
**4.7.1 глобальная система координат (world coordinate system): Стационарная система координат, привязанная к земле, которая не зависит от движения робота [(2.6)](#p100044).**
**4.7.2 система координат основания (base coordinate system) [<1>](#p100175): Система координат, привязанная к установочной поверхности основания [(3.9)](#p100108).**
---
<1> Допустимым синонимом для данного термина является "базовая система координат".
4.7.3 система координат механического интерфейса (mechanical interface coordinate system): Система координат, привязанная к механическому интерфейсу [(3.10)](#p100109).
4.7.4 система координат шарниров (joint coordinate system) [<2>](#p100179): Система координат, привязанная к степеням подвижности [(4.3)](#p100158) шарниров, в которой координаты положения шарниров определены относительно координат положения предыдущего шарнира или относительно какой-либо другой системы координат.
---
<2> Допустимым синонимом для данного термина является "обобщенная система координат".
4.7.5 система координат инструмента; СКИ (tool coordinate system; TCS): Система координат, привязанная к инструменту или к рабочему органу [(3.11)](#p100111), установленному на механическом интерфейсе [(3.10)](#p100109).
4.7.6 система координат мобильной платформы (mobile platform coordinate system): Система координат, привязанная к одному из фиксированных компонентов мобильной платформы [(3.18)](#p100145).
Примечание - У типичной системы координат мобильного робота [(2.13)](#p100064) ось X направлена вперед, ось Z - вверх, а ось Y направлена в соответствии с правилом правой руки.
#### 4.8 Пространства
4.8.1 максимальное пространство (maximum space): Пространство, которое может быть охвачено подвижными частями робота [(2.6)](#p100044), указанными изготовителем, совместно с пространством, которое может быть охвачено рабочим органом [(3.11)](#p100111) и находящейся в нем деталью.
Примечание - Для мобильной платформы [(3.18)](#p100145) данное пространство может рассматриваться как все пространство, которое теоретически может быть достигнуто при ее перемещении.
4.8.2 ограниченное пространство (restricted space): Часть максимального пространства [(4.8.1)](#p100184), заданная ограничивающими устройствами [(5.15)](#p100243), устанавливающими границы, которые не могут быть нарушены.
Примечание - Для мобильной платформы [(3.18)](#p100145) данное пространство может быть ограничено специальными маркерами на полах или стенах либо с помощью программных ограничений, заданных во внутренней карте.
4.8.3 операционное пространство (оперативное пространство) [operational space (operating space)]: Часть ограниченного пространства [(4.8.2)](#p100186), которая фактически используется при выполнении всех движений, задаваемых программой выполнения задания [(5.1.1)](#p100202).
4.8.4 рабочее пространство (working space): Пространство, которое может быть охвачено базисной точкой запястья [(4.10)](#p100195), расширенное диапазоном вращения или линейного перемещения каждого шарнира в запястье [(3.3)](#p100098).
Примечание - Рабочее пространство меньше пространства, которое может быть охвачено всеми подвижными частями манипулятора [(2.1)](#p100036).
4.8.5 защищенное пространство (safeguarded space): Пространство, определяемое защитными устройствами, установленными по его периметру.
4.8.6 совместное рабочее пространство (collaborative space): Рабочее пространство внутри защищенного пространства [(4.8.5)](#p100191), в котором робот [(2.6)](#p100044) и человек могут выполнять задания одновременно во время производственной деятельности.
Примечание - Данное определение в настоящее время применимо только к промышленным роботам [(2.9)](#p100052).
4.9 центральная точка инструмента; ЦТИ (tool centre point; TCP): Точка, определенная для конкретного технологического применения относительно системы координат механического интерфейса [(4.7.3)](#p100176).
4.10 базисная точка запястья (центральная точка запястья, начало координат запястья) [wrist reference point (wrist centre point, wrist origin)]: Точка пересечения двух самых внутренних вторичных степеней подвижности [(3.3)](#p100098) [т.е. расположенных наиболее близко к главным степеням подвижности [(3.2)](#p100097)] либо, если такого пересечения нет, то заданная точка на самой внутренней вторичной степени подвижности.
4.11 начало координат мобильной платформы (базисная точка мобильной платформы) [mobile platform origin (mobile platform reference point)]: Точка начала координат в системе координат мобильной платформы [(4.7.6)](#p100181).
4.12 преобразование координат (coordinate transformation): Процесс перевода координат пространственного расположения [(4.5)](#p100162) из одной системы координат в другую.
4.13 сингулярность (singularity): Случай, когда ранг матрицы Якоби становится меньше полного ранга.
Примечание - Математически в сингулярной конфигурации [(3.5)](#p100100) скорость шарнира в пространстве шарниров может достигать бесконечности для того, чтобы обеспечить скорость, заданную в декартовой системе координат. В реальном случае движения, заданные в декартовом пространстве и проходящие вблизи точек сингулярности, могут вызывать высокие скорости шарниров. Такие высокие скорости могут оказаться неожиданными для оператора [(2.17)](#p100069).
### 5 Программирование и управление
#### 5.1 Программы
5.1.1 программа выполнения задания (task program): Совокупность команд, определяющих движения и выполнение других функций, которые формируют конкретное задание для робота [(2.6)](#p100044) или робототехнического комплекса [(2.14)](#p100066).
*Примечание* 1 - Данный тип программы обычно создается после установки робота и может модифицироваться под определенные условия обученным специалистом.
*Примечание* 2 - Задание определяет конкретные действия в рамках области применения, под которой понимается обобщенное поле деятельности.
5.1.2 управляющая программа (control program): Встроенная совокупность команд управления, определяющая возможности, действия и реакции робота [(2.6)](#p100044) или робототехнического комплекса [(2.14)](#p100066).
Примечание - Данный тип программы обычно создается до установки [(2.20)](#p100075) и впоследствии может модифицироваться изготовителем.
#### 5.2 Программирование
5.2.1 программирование (выполнения задания) [(task) programming]: Действие по подготовке программы выполнения задания [(5.1.1)](#p100202).
5.2.2 программирование ручным вводом данных (manual data input programming): Создание программы и ее ввод непосредственно в систему управления [(2.7)](#p100049) с помощью переключателей, коммутационных панелей или клавишных панелей.
5.2.3 программирование обучением (teach programming): Программирование, осуществляемое с помощью проведения вручную рабочего органа [(3.11)](#p100111) робота, либо проведения вручную механического моделирующего устройства, либо с использованием пульта обучения [(5.8)](#p100232) с целью перемещения робота [(2.6)](#p100044) по последовательности заданных пространственных расположений.
5.2.4 автономное программирование (off-line programming): Способ программирования, при котором программа выполнения задания [(5.1.1)](#p100202) подготавливается на устройствах, отдельных от робота [(2.6)](#p100044), для последующего ее ввода в систему управления роботом.
5.2.5 целенаправленное программирование (goal-directed programming): Способ программирования, при котором определяется задание, которое должно быть выполнено, но не задается маршрут [(4.5.4)](#p100168) перемещения робота [(2.6)](#p100044).
#### 5.3 Управление
5.3.1 позиционное управление; PTP-управление (pose-to-pose control; PTP control): Режим управления, при котором пользователь может устанавливать перемещения робота [(2.6)](#p100044) только с помощью заданных пространственных расположений [(4.5.1)](#p100165) без определения маршрута [(4.5.4)](#p100168) перемещения между этими пространственными расположениями [(4.5)](#p100162).
5.3.2 контурное управление; CP-управление (continuous path control; CP control): Режим управления, при котором пользователь может устанавливать маршрут [(4.5.4)](#p100168) перемещения робота [(2.6)](#p100044) между заданными пространственными расположениями [(4.5.1)](#p100165).
5.3.3 траекторное управление (trajectory control): Контурное управление [(5.3.2)](#p100215) с запрограммированным значением скоростей перемещения.
5.3.4 копирующее управление (master-slave control): Режим управления, при котором движение первичного (задающего) устройства воспроизводится вторичными (ведомыми) устройствами.
Примечание - Копирующее управление обычно используется при телеуправлении [(5.10)](#p100234).
5.3.5 сенсорное управление (sensory control): Режим управления, при котором движение или усилие робота [(2.6)](#p100044) регулируется выходными сигналами от экстероцептивных датчиков [(7.11.2)](#p100311).
5.3.6 адаптивное управление (adaptive control): Режим управления, при котором параметры системы управления настраиваются в зависимости от условий, выявляемых в процессе выполнения задания.
5.3.7 управление с самообучением (learning control): Режим управления, при котором опыт, накопленный на предыдущих циклах [(6.22)](#p100289), автоматически используется для изменения параметров и/или алгоритмов управления.
5.3.8 планирование движения (motion planning): Процесс, при котором программа управления роботом [(2.6)](#p100044) определяет, как управлять шарнирами механической конструкции в промежутках между заданными пространственными расположениями [(4.5.1)](#p100165), запрограммированными пользователем, в соответствии с выбранным типом интерполяции.
5.3.9 податливость (compliance): Гибкое поведение робота [(2.6)](#p100044) или связанного с ним инструмента в ответ на воздействующие на него внешние силы.
*Примечание* - Если поведение робота не зависит от сенсорной обратной связи, то такая податливость называется пассивной, в противном случае такая податливость называется активной.
5.3.10 рабочий режим (эксплуатационный режим) [operating mode (operational mode)]: Состояние системы управления [(2.7)](#p100049) роботом, при котором робот способен выполнять задания по своему функциональному назначению.
5.3.10.1 автоматический режим (automatic mode): Рабочий режим [(5.3.10)](#p100225), при котором система управления [(2.7)](#p100049) роботом работает в соответствии с программой выполнения задания [(5.1.1)](#p100202) без вмешательства человека.
5.3.10.2 ручной режим (manual mode): Рабочий режим [(5.3.10)](#p100225), при котором робот [(2.6)](#p100044) управляется оператором [(2.17)](#p100069) с помощью, например, кнопок или джойстика [(5.9)](#p100233) и который исключает автоматическую работу.
5.4 сервоуправление (servo-control): Процесс, при котором система управления [(2.7)](#p100049) роботом управляет приводами робота с целью совмещения фактического пространственного расположения [(4.5.2)](#p100166) с заданным пространственным расположением [(4.5.1)](#p100165).
5.5 автоматическая работа (automatic operation): Состояние, при котором робот [(2.6)](#p100044) исполняет заданную для него программу выполнения задания [(5.1.1)](#p100202) без вмешательства человека.
5.6 точка останова (stop-point): Заданное пространственное расположение [(4.5.1)](#p100165) (обученное или запрограммированное), к которому должны подойти степени подвижности [(4.3)](#p100158) робота [(2.6)](#p100044) с нулевым значением скорости и без отклонения по позиции и ориентации.
5.7 пролетная точка (промежуточная точка) [fly-by point (via point)]: Заданное пространственное расположение [(4.5.1)](#p100165) (обученное или запрограммированное), к которому подошли степени подвижности [(4.3)](#p100158) робота [(2.6)](#p100044) с некоторым отклонением, величина которого зависит от общего профиля скорости степеней подвижности при подходе к данному пространственному расположению [(4.5)](#p100162) и заданного критерия прохождения (скорость, отклонение по позиции).
5.8 пульт (обучения) [(teach) pendant]: Переносное устройство, связанное с системой управления [(2.7)](#p100049), с помощью которого робот [(2.6)](#p100044) может программироваться или перемещаться.
5.9 джойстик (joystick): Устройство ручного управления, изменяемые положения и ориентации которого или прилагаемые к нему усилия измеряются и используются для формирования команд для системы управления [(2.7)](#p100049) роботом [(2.6)](#p100044).
5.10 телеуправление (teleoperation): Управление в реальном времени движением робота [(2.6)](#p100044) или робототехнического устройства [(2.8)](#p100050), осуществляемое оператором из удаленного места (дистанционно) с использованием телевизионного канала обратной связи.
*Пример* - Робототехнические операции по обезвреживанию бомб, сборке космической станции, подводным исследованиям и хирургические операции.
5.11 работа в режиме воспроизведения (playback operation): Работа робота [(2.6)](#p100044), при которой он воспроизводит программу выполнения задания [(5.1.1)](#p100202), которая введена с помощью программирования обучением [(5.2.3)](#p100210).
5.12 пользовательский интерфейс (user interface): Средства для обмена информацией и действиями между человеком и роботом [(2.6)](#p100044) во время взаимодействия человек - робот [(2.29)](#p100085).
*Пример* - Микрофон, громкоговоритель, графический пользовательский интерфейс, джойстики, тактильные устройства.
5.13 язык программирования робота (robot language): Язык программирования, используемый для описания программы выполнения задания [(5.1.1)](#p100202).
5.14 одновременное движение (simultaneous motion): Движение двух или более роботов [(2.6)](#p100044) в одно время под управлением единого центра управления, которое может быть скоординировано или синхронизировано с помощью общей математической корреляции.
Примечание 1 - Примером единого центра управления является пульт обучения [(5.8)](#p100232).
*Примечание* 2 - Координация может быть реализована в форме копирующего управления.
5.15 ограничивающее устройство (limiting device): Устройство, ограничивающее максимальное пространство [(4.8.1)](#p100184), останавливая или вызывая остановку движения робота [(2.6)](#p100044).
5.16 верификация программы (program verification): Исполнение программы выполнения задания [(5.1.1)](#p100202) с целью устранения возможных ошибок, подтверждения правильности маршрута [(4.5.4)](#p100168) робота и показателей процесса исполнения.
Примечание - Верификация программы может включать отработку всего маршрута прохождения центральной точки инструмента [(4.9)](#p100194) при исполнении программы выполнения задания или некоторого сегмента данного маршрута. Команды могут выполняться по одной или непрерывной последовательностью. Верификация программы используется в новых прикладных задачах и при точной настройке или редактировании существующих задач.
5.17 защитный останов (protective stop): Вид прерывания работы, позволяющий приостановить движение в целях безопасности с сохранением логики выполнения программы для обеспечения возможности перезапуска.
5.18 соответствующий уровню безопасности (safety-rated): Характеризующийся наличием установленной функции безопасности с заданными характеристиками, относящимися к обеспечению безопасности.
*Пример* - Сниженная скорость, соответствующая уровню безопасности, контролируемая скорость, соответствующая уровню безопасности, выходной сигнал, соответствующий уровню безопасности.
5.19 единая точка управления (single point of control): Режим управления роботом [(2.6)](#p100044), при котором инициализация движения робота возможна только из одного источника управления и не может быть отменена из другого источника.
5.20 управление на сниженной скорости (управление на медленной скорости) [reduced speed control (slow speed control)]: Режим управления движением робота [(2.6)](#p100044), при котором скорость не превышает 250 мм/с.
*Примечание* 1 - Сниженная скорость предназначена для того, чтобы у людей было достаточно времени, чтобы уйти от опасного движения или остановить робота.
Примечание 2 - Данное определение в настоящее время относится только к промышленным роботам [(2.9)](#p100052).
### 6 Технические характеристики
6.1 нормальные условия эксплуатации (normal operating conditions): Диапазон условий внешней среды и других параметров, которые могут влиять на технические характеристики робота [(2.6)](#p100044) (например, нестабильность источника электропитания, электромагнитные поля), в рамках которого поддерживаются технические характеристики робота [(2.6)](#p100044), указанные изготовителем.
*Примечание* - К условиям внешней среды относятся температура и влажность.
#### 6.2 Нагрузки
6.2.1 нагрузка (load): Силы и/или моменты, воздействующие на механический интерфейс [(3.10)](#p100109) или мобильную платформу [(3.18)](#p100145), которые могут быть приложены по разным направлениям движения при заданных значениях скорости и ускорения.
Примечание - Нагрузка является функцией массы, момента инерции, а также статических и динамических сил, воздействующих на робота [(2.6)](#p100044).
6.2.2 номинальная нагрузка (rated load): Максимальная нагрузка [(6.2.1)](#p100257), которая может быть приложена к механическому интерфейсу [(3.10)](#p100109) или мобильной платформе [(3.18)](#p100145) при нормальных условиях эксплуатации [(6.1)](#p100254) без ухудшения технических характеристик.
Примечание - Номинальная нагрузка, где это применимо, включает инерционное влияние рабочего органа [(3.11)](#p100111), вспомогательного оборудования и перемещаемой детали.
6.2.3 предельная нагрузка (limiting load): Максимальная нагрузка [(6.2.1)](#p100257), указанная изготовителем, которая может быть приложена к механическому интерфейсу [(3.10)](#p100109) или мобильной платформе [(3.18)](#p100145) без причинения какого-либо повреждения или отказа механизма робота [(2.6)](#p100044) при регламентированных условиях эксплуатации.
6.2.4 дополнительная нагрузка (дополнительная масса) [additional load (additional mass)]: Нагрузка [(6.2.1)](#p100257), которую может выдерживать робот [(2.6)](#p100044) в дополнение к номинальной нагрузке [(6.2.2)](#p100259), но которая приложена не к механическому интерфейсу [(3.10)](#p100109), а к какому-либо другому месту на манипуляторе [(2.1)](#p100036), как правило, к руке [(3.2)](#p100097).
6.2.5 максимальная сила [осевая нагрузка] (maximum force, maximum thrust): Сила [осевая нагрузка], исключая какое-либо инерционное влияние, которая может быть постоянно приложена к механическому интерфейсу [(3.10)](#p100109) или мобильной платформе [(3.18)](#p100145) без причинения какого-либо долговременного повреждения механизму робота [(2.6)](#p100044).
6.2.6 максимальный момент [изгибающий момент] (maximum moment, maximum torque): Момент [изгибающий момент], исключая какое-либо инерционное влияние, который может быть постоянно приложен к механическому интерфейсу [(3.10)](#p100109) или мобильной платформе [(3.18)](#p100145) без причинения какого-либо долговременного повреждения механизму робота [(2.6)](#p100044).
#### 6.3 Скорость
6.3.1 скорость отдельного шарнира (скорость отдельной степени подвижности) [individual joint velocity (individual axis velocity)]: Скорость заданной точки в результате движения одного отдельного шарнира.
6.3.2 скорость перемещения по маршруту (path velocity): Изменение позиции за единицу времени вдоль маршрута [(4.5.4)](#p100168).
Примечание - См. пространственное расположение [(4.5)](#p100162).
#### 6.4 Ускорение
6.4.1 ускорение отдельного шарнира (ускорение отдельной степени подвижности) [individual joint acceleration (individual axis acceleration)]: Ускорение заданной точки в результате движения одного отдельного шарнира.
6.4.2 ускорение перемещения по маршруту (path acceleration): Изменение скорости за единицу времени вдоль маршрута [(4.5.4)](#p100168).
6.5 точность отработки пространственного расположения (при одностороннем подходе) [(unidirectional) pose accuracy]: Разница между заданным пространственным расположением [(4.5.1)](#p100165) и средним значением фактических пространственных расположений [(4.5.2)](#p100166) при подходе к заданному пространственному расположению с одного и того же направления.
6.6 повторяемость отработки пространственного расположения (при одностороннем подходе) [(unidirectional) pose repeatability]: Расхождение между фактическими пространственными расположениями [(4.5.2)](#p100166) при повторяющемся подходе к одному заданному пространственному расположению [(4.5.1)](#p100165) с одного и того же направления.
6.7 изменение точности отработки пространственного расположения при подходе с разных сторон (multidirectional pose accuracy variation): Максимальное расстояние между средними значениями фактических пространственных расположений [(4.5.2)](#p100166), полученными при подходе к одному заданному пространственному расположению [(4.5.1)](#p100165) несколько раз с трех взаимно перпендикулярных направлений.
6.8 точность отработки расстояния (distance accuracy): Разница между заданным расстоянием и средним значением фактических расстояний.
6.9 повторяемость отработки расстояния (distance repeatability): Расхождение между фактическими расстояниями при многократной отработке заданного расстояния в одном и том же направлении.
6.10 время стабилизации пространственного расположения (pose stabilization time): Время между моментом, когда робот [(2.6)](#p100044) выдает сигнал "в позиции", и моментом, когда затухающее колебательное движение или затухающее движение механического интерфейса [(3.10)](#p100109) или мобильной платформы [(3.18)](#p100145) оказывается в заданных пределах.
6.11 перерегулирование по пространственному расположению (pose overshoot): Максимальное расстояние между конечным пространственным расположением заданного маршрута [(4.5.4)](#p100168) и фактическим пространственным расположением [(4.5.2)](#p100166), в котором робот [(2.6)](#p100044) выдал сигнал "в позиции".
6.12 дрейф точности отработки пространственного расположения (drift of pose accuracy): Изменение точности отработки пространственного расположения [(6.5)](#p100272) за заданное время.
6.13 дрейф повторяемости отработки пространственного расположения (drift of pose repeatability): Изменение повторяемости отработки пространственного расположения [(6.6)](#p100273) за заданное время.
6.14 точность отработки маршрута (path accuracy): Разница между заданным маршрутом [(4.5.4)](#p100168) и средним значением фактически пройденных маршрутов.
6.15 повторяемость отработки маршрута (path repeatability): Расхождение между несколькими фактическими маршрутами [(4.5.4)](#p100168) при перемещении по одному заданному маршруту.
6.16 точность скорости перемещения по маршруту (path velocity accuracy): Разница между заданной скоростью перемещения по маршруту [(6.3.2)](#p100267) и средним значением фактической скорости перемещения по маршруту при движении по заданному маршруту.
6.17 повторяемость скорости перемещения по маршруту (path velocity repeatability): Расхождение между фактическими скоростями для заданной скорости перемещения по маршруту [(6.3.2)](#p100267).
6.18 флуктуация скорости перемещения по маршруту (path velocity fluctuation): Разница между минимальной и максимальной скоростями при перемещении по заданному маршруту [(4.5.4)](#p100168) с заданной скоростью.
6.19 минимальное время позиционирования (minimum posing time): Минимальное время, прошедшее между выходом из стационарного состояния и приходом в новое стационарное состояние механического интерфейса [(3.10)](#p100109) или мобильной платформы [(3.18)](#p100145) при перемещении на заранее заданное расстояние (включая время стабилизации).
6.20 статическая податливость (static compliance): Максимальное смещение механического интерфейса [(3.10)](#p100109) при приложении к нему единицы нагрузки [(6.2.1)](#p100257).
6.21 разрешение (resolution): Минимальное единичное перемещение, которое может быть отработано приводом степени подвижности [(4.3)](#p100158) или шарнира робота [(2.6)](#p100044).
6.22 цикл (cycle): Одноразовое исполнение программы выполнения задания [(5.1.1)](#p100202).
*Примечание* - Некоторые программы выполнения задания могут не быть циклическими.
6.23 время цикла (cycle time): Время, необходимое для выполнения цикла [(6.22)](#p100289).
6.24 стандартный цикл (standard cycle): Последовательность движений робота [(2.6)](#p100044) во время выполнения типового задания (рассматриваемого как эталон) при заданных условиях.
### 7 Датчики и навигация
7.1 карта внешней среды (модель внешней среды) [environment map (environment model)]: Карта или модель, описывающая внешнюю среду и ее характерные особенности.
*Пример* - Карта с координатной сеткой, геометрическая карта, топологическая карта, семантическая карта.
7.2 локализация (localization): Определение пространственного расположения [(4.5)](#p100162) мобильного робота [(2.13)](#p100064) или его идентификация на карте внешней среды [(7.1)](#p100294).
7.3 наземный ориентир (landmark): Искусственный или естественный объект, идентифицируемый на карте внешней среды [(7.1)](#p100294) и используемый для локализации [(7.2)](#p100296) мобильного робота [(2.13)](#p100064).
7.4 препятствие (obstacle): Статический или движущийся объект или особенность (на земле, стене или потолке), препятствующая намеченному движению.
*Примечание* - К наземным препятствиям относятся ступени, ямы, неровная поверхность и т.д.
7.5 картографирование (построение карты, создание карты) [mapping (map building, map generation)]: Формирование карты внешней среды [(7.1)](#p100294) для описания внешней среды с ее геометрическими и выявляемыми характеристиками, наземными ориентирами [(7.3)](#p100297) и препятствиями [(7.4)](#p100298).
7.6 навигация (navigation): Определение и контроль направления перемещения, установленного на основе локализации [(7.2)](#p100296) и карты внешней среды [(7.1)](#p100294).
Примечание - Навигация может включать планирование маршрута [(4.5.4)](#p100168) для перемещения от точки к точке и полный обзор рабочей области.
7.7 поверхность перемещения (travel surface): Поверхность, по которой перемещается мобильный робот [(2.13)](#p100064).
7.8 счисление пути (dead reckoning): Метод вычисления пространственного расположения [(4.5)](#p100162) мобильного робота [(2.13)](#p100064) с использованием только внутренних измерений, начиная с известного исходного пространственного расположения [(4.5)](#p100162).
7.9 комплексирование датчиков (sensor fusion): Процесс получения обобщенной и улучшенной информации с помощью интеграции информации от нескольких датчиков.
7.10 планирование выполнения задания (task planning): Процесс решения подлежащей выполнению задачи путем разработки соответствующей процедуры, состоящей из подзадач и движений.
*Примечание* - Планирование выполнения задания может быть автономным и разрабатываемым пользователем.
7.11 датчик робота (robot sensor): Измерительный преобразователь, предназначенный для получения внутренней и внешней информации о состоянии робота и окружающей среды для управления роботом [(2.6)](#p100044).
7.11.1 проприоцептивный датчик (датчик внутреннего состояния) [proprioceptive sensor (internal state sensor)]: Датчик робота [(7.11)](#p100308), предназначенный для измерения внутреннего состояния (состояний) робота [(2.6)](#p100044).
*Пример* - Кодовый датчик положения, потенциометр, тахогенератор, инерциальный датчик, такой как акселерометр и гироскоп.
7.11.2 экстероцептивный датчик (датчик внешнего состояния) [exteroceptive sensor (external state sensor)]: Датчик робота [(7.11)](#p100308), предназначенный для измерения состояний внешней среды робота [(2.6)](#p100044) или взаимодействия робота со своей внешней средой.
*Пример* - Глобальная система позиционирования, датчик изображения, датчик расстояния, датчик усилия, тактильный датчик, акустический датчик.
Приложение А
(справочное)
ПРИМЕРЫ ТИПОВ МЕХАНИЧЕСКИХ КОНСТРУКЦИЙ
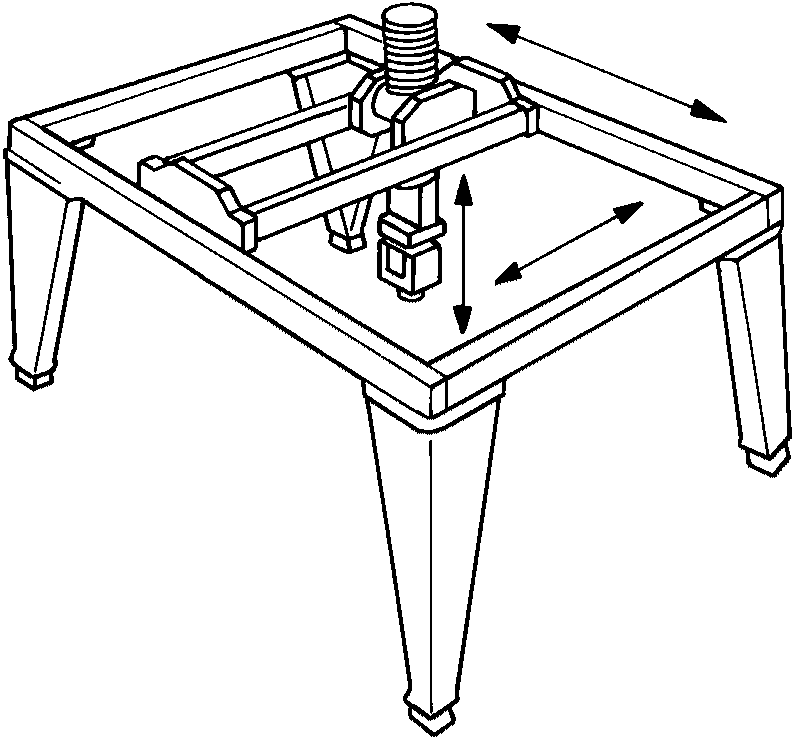
Рисунок А.1 - Робот с прямоугольной или декартовой системой
координат: портальный робот
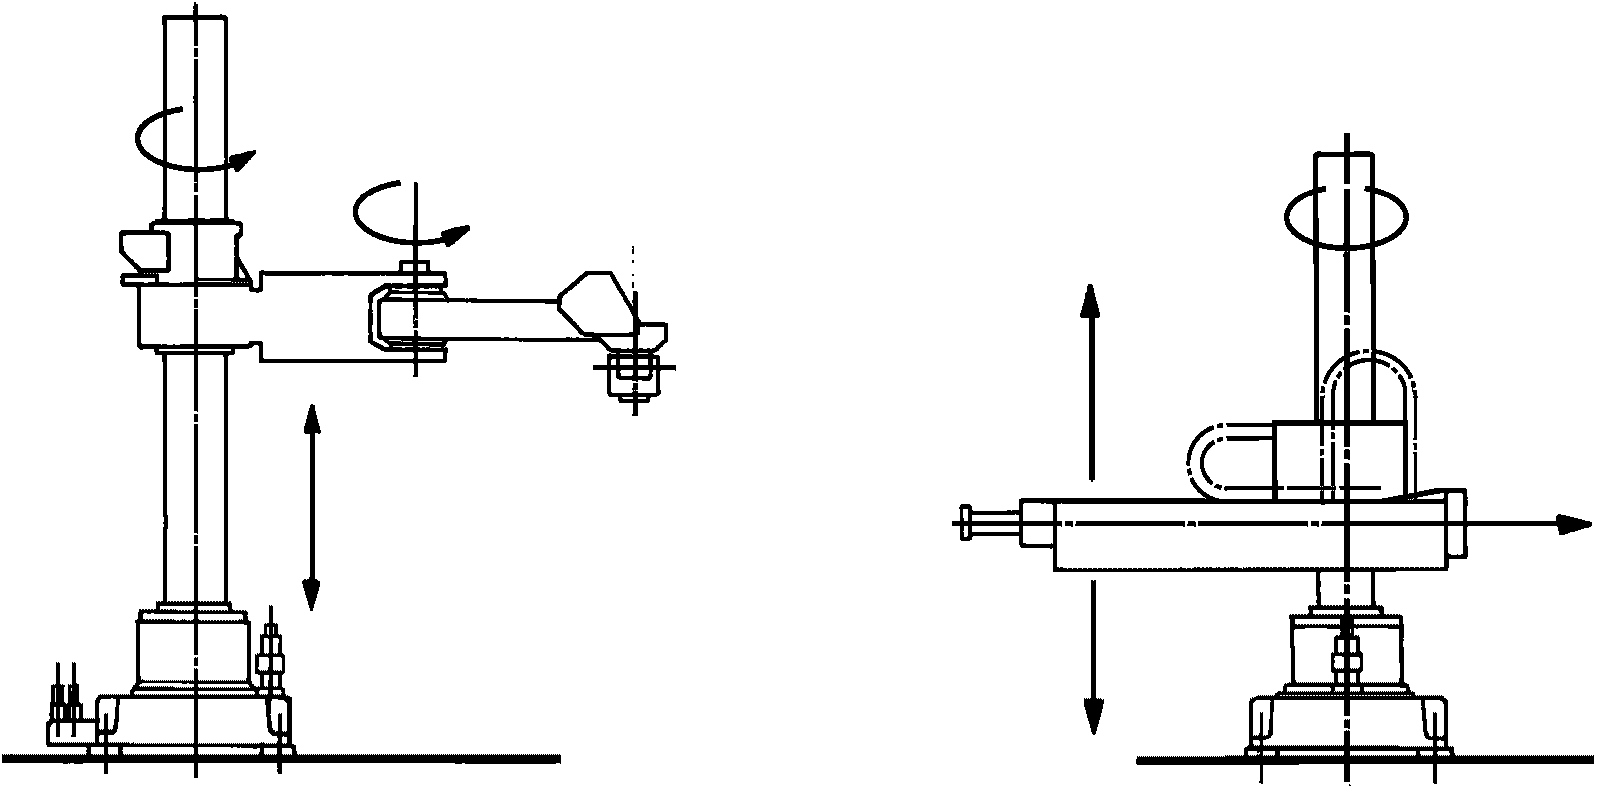
Рисунок А.2 - Робот с цилиндрической системой координат
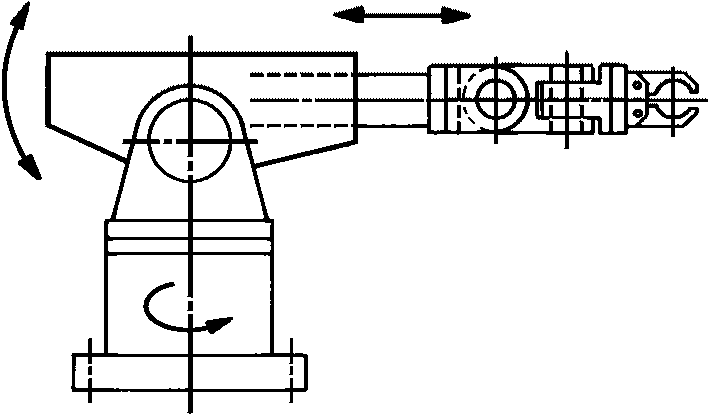
Рисунок А.3 - Робот с полярной или сферической системой
координат
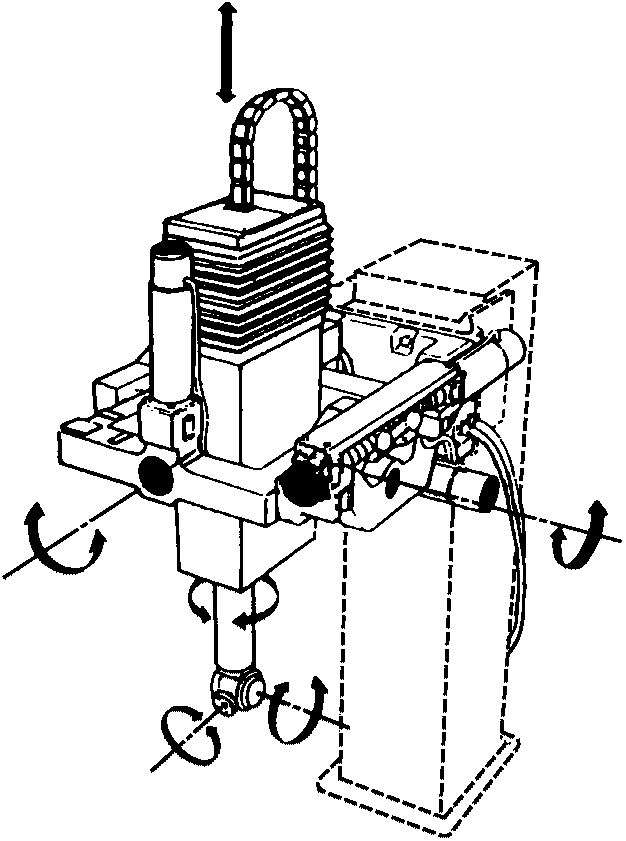
Рисунок А.4 - Робот маятникового типа
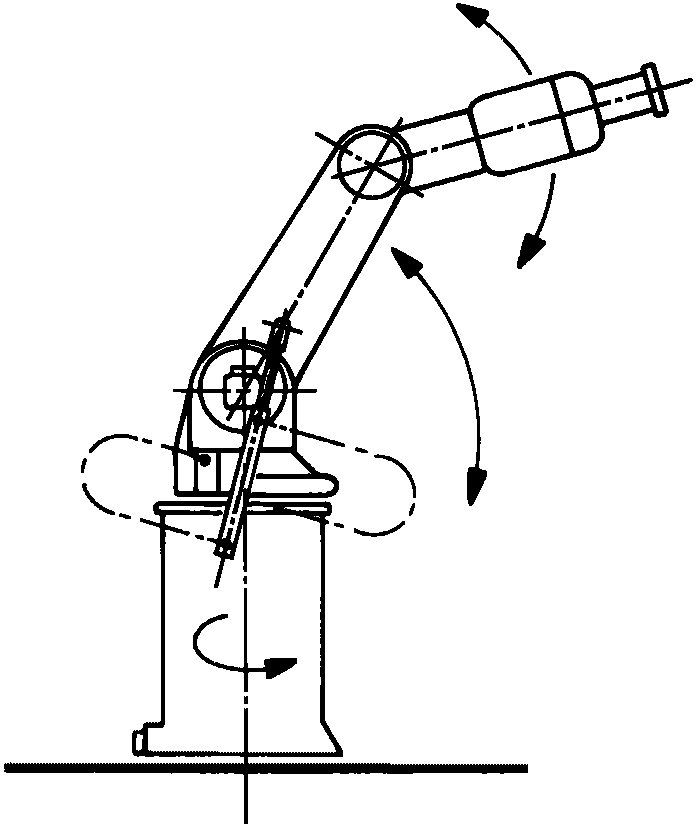
Рисунок А.5 - Шарнирный робот
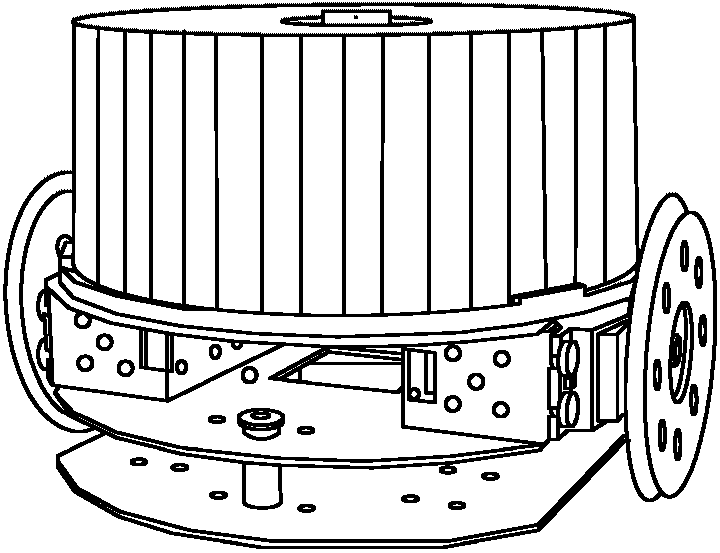
Рисунок А.6 - Колесный робот
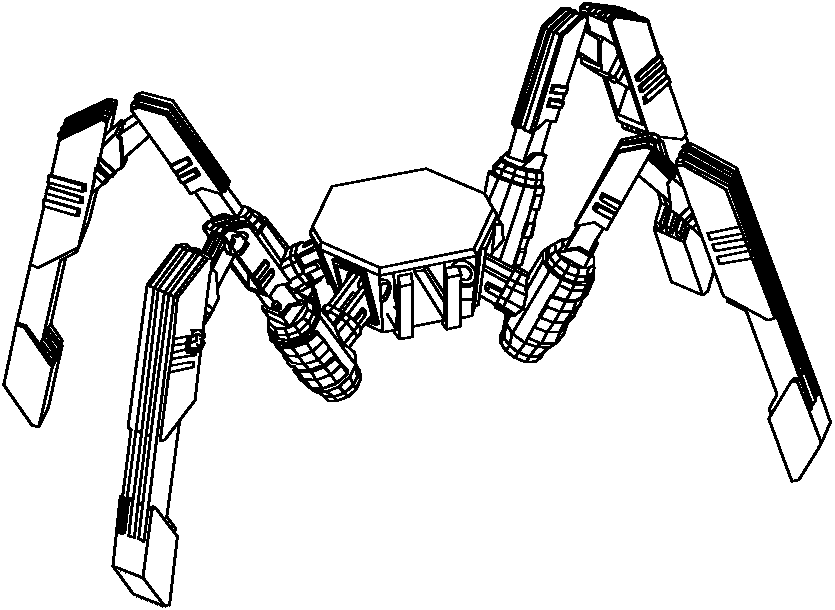
Рисунок А.7 - Шагающий робот
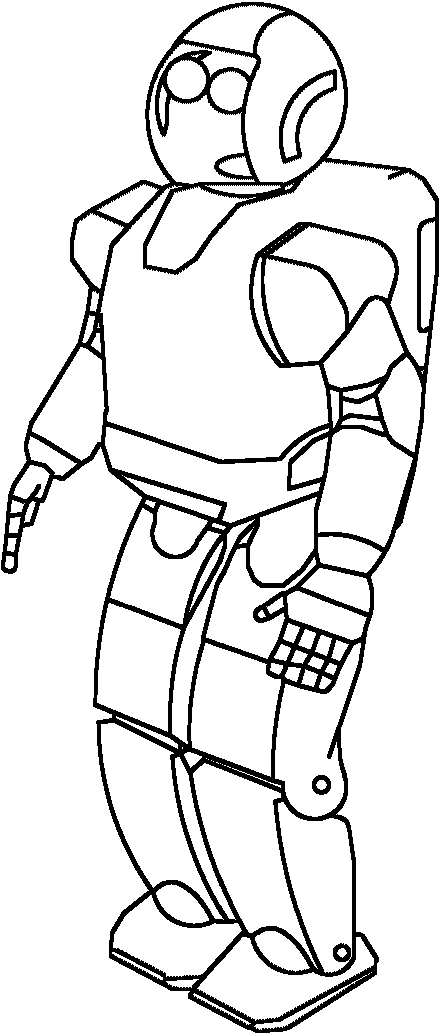
**Рисунок А.8 - Двуногий робот**
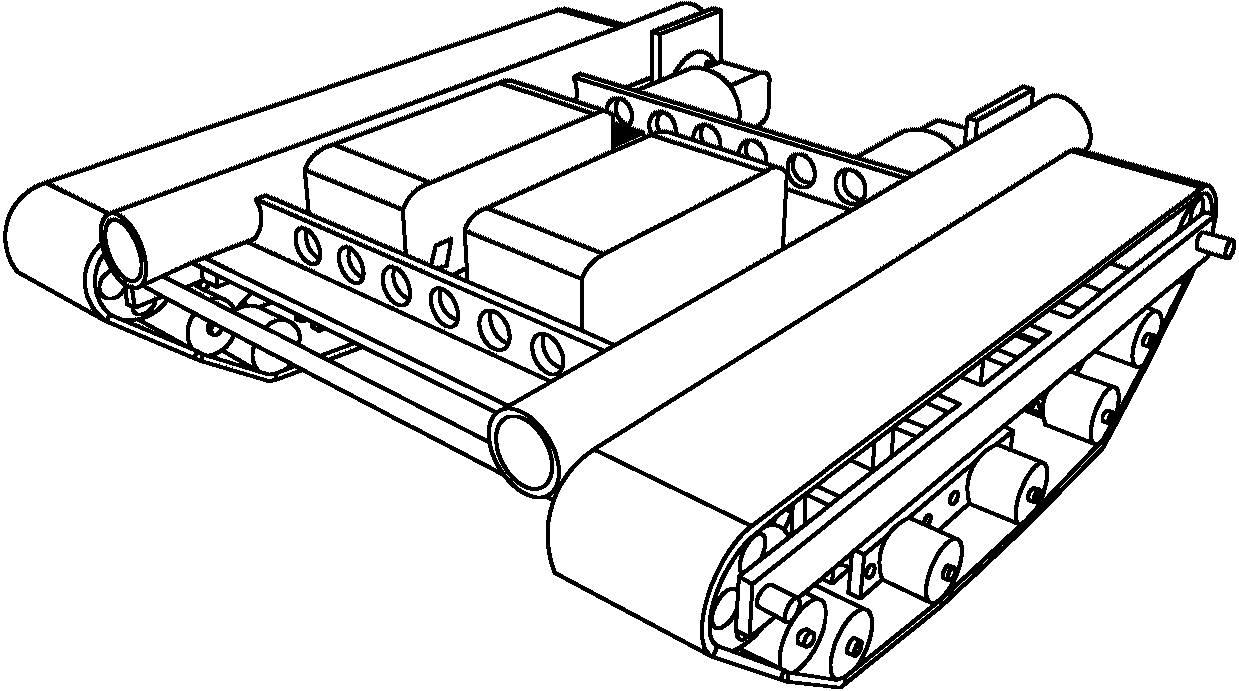
Рисунок А.9 - Гусеничный робот
## Алфавитный указатель терминов на русском языке
| автономность | [2.2](#p100039) |
| --- | --- |
| АСТ | [3.20](#p100149) |
| бенефициарий | [2.19](#p100072) |
| валидация | [2.30](#p100088) |
| верификация | [2.31](#p100091) |
| верификация программы | [5.16](#p100244) |
| ввод в эксплуатацию | [2.21](#p100076) |
| взаимодействие роботов | [2.27](#p100082) |
| взаимодействие человек - робот | [2.29](#p100085) |
| время позиционирования минимальное | [6.19](#p100286) |
| время стабилизации пространственного расположения | [6.10](#p100277) |
| время цикла | [6.23](#p100291) |
| ВЧР | [2.29](#p100085) |
| датчик внешнего состояния | [7.11.2](#p100311) |
| датчик внутреннего состояния | [7.11.1](#p100309) |
| датчик робота | [7.11](#p100308) |
| датчик проприоцептивный | [7.11.1](#p100309) |
| датчик экстероцептивный | [7.11.2](#p100311) |
| движение одновременное | [5.14](#p100240) |
| джойстик | [5.9](#p100233) |
| дрейф повторяемости отработки пространственного расположения | [6.13](#p100280) |
| дрейф точности отработки пространственного расположения | [6.12](#p100279) |
| задача кинематическая обратная | [4.2](#p100156) |
| задача кинематическая прямая | [4.1](#p100154) |
| запястье | [3.3](#p100098) |
| запястье робота | [3.3](#p100098) |
| звено | [3.6](#p100101) |
| изменение точности отработки пространственного расположения при подходе с разных сторон | [6.7](#p100274) |
| изменение конструктивное | [2.3](#p100040) |
| интеграция | [2.22](#p100077) |
| интерфейс механический | [3.10](#p100109) |
| интерфейс пользовательский | [5.12](#p100237) |
| карта внешней среды | [7.1](#p100294) |
| картографирование | [7.5](#p100300) |
| комплекс робототехнический | [2.14](#p100066) |
| комплекс робототехнический промышленный | [2.15](#p100067) |
| комплексирование датчиков | [7.9](#p100305) |
| конфигурация | [3.5](#p100100) |
| линия роботизированная промышленная | [2.24](#p100079) |
| локализация | [7.2](#p100296) |
| манипулятор | [2.1](#p100036) |
| маршрут | [4.5.4](#p100168) |
| масса дополнительная | [6.2.4](#p100262) |
| механизм мобильный всенаправленный | [3.19](#p100148) |
| модель внешней среды | [7.1](#p100294) |
| момент изгибающий максимальный | [6.2.6](#p100264) |
| момент максимальный | [6.2.6](#p100264) |
| навигация | [7.6](#p100301) |
| нагрузка | [6.2.1](#p100257) |
| нагрузка дополнительная | [6.2.4](#p100262) |
| нагрузка номинальная | [6.2.2](#p100259) |
| нагрузка осевая максимальная | [6.2.5](#p100263) |
| нагрузка предельная | [6.2.3](#p100261) |
| начало координат запястья | [4.10](#p100195) |
| начало координат мобильной платформы | [4.11](#p100196) |
| нога | [3.4](#p100099) |
| нога робота | [3.4](#p100099) |
| оператор | [2.17](#p100069) |
| орган рабочий | [3.11](#p100111) |
| ориентир наземный | [7.3](#p100297) |
| основание | [3.8](#p100107) |
| останов защитный | [5.17](#p100246) |
| перепрограммируемый | [2.4](#p100042) |
| перерегулирование по пространственному расположению | [6.11](#p100278) |
| планирование выполнения задания | [7.10](#p100306) |
| планирование движения | [5.3.8](#p100222) |
| платформа мобильная | [3.18](#p100145) |
| поверхность основания установочная | [3.9](#p100108) |
| поверхность перемещения | [7.7](#p100303) |
| повторяемость отработки маршрута | [6.15](#p100282) |
| повторяемость отработки пространственного расположения | [6.6](#p100273) |
| повторяемость отработки пространственного расположения при одностороннем подходе | [6.6](#p100273) |
| повторяемость отработки расстояния | [6.9](#p100276) |
| повторяемость скорости перемещения по маршруту | [6.17](#p100284) |
| податливость | [5.3.9](#p100223) |
| податливость статическая | [6.20](#p100287) |
| получатель | [2.19](#p100072) |
| построение карты | [7.5](#p100300) |
| преобразование координат | [4.12](#p100197) |
| препятствие | [7.4](#p100298) |
| привод | [3.1](#p100095) |
| привод машины | [3.1](#p100095) |
| привод робота | [3.1](#p100095) |
| программа выполнения задания | [5.1.1](#p100202) |
| программа управляющая | [5.1.2](#p100205) |
| программирование | [5.2.1](#p100208) |
| программирование автономное | [5.2.4](#p100211) |
| программирование выполнения задания | [5.2.1](#p100208) |
| программирование обучением | [5.2.3](#p100210) |
| программирование ручным вводом данных | [5.2.2](#p100209) |
| программирование целенаправленное | [5.2.5](#p100212) |
| программист | [2.18](#p100070) |
| пространство защищенное | [4.8.5](#p100191) |
| пространство максимальное | [4.8.1](#p100184) |
| пространство ограниченное | [4.8.2](#p100186) |
| пространство оперативное | [4.8.3](#p100188) |
| пространство операционное | [4.8.3](#p100188) |
| пространство рабочее | [4.8.4](#p100189) |
| пространство рабочее совместное | [4.8.6](#p100192) |
| пульт | [5.8](#p100232) |
| пульт обучения | [5.8](#p100232) |
| работа автоматическая | [5.5](#p100229) |
| работа в режиме воспроизведения | [5.11](#p100236) |
| работа совместная | [2.25](#p100080) |
| разрешение | [6.21](#p100288) |
| расположение пространственное | [4.5](#p100162) |
| расположение пространственное начальное | [4.5.3](#p100167) |
| расположение пространственное фактическое | [4.5.2](#p100166) |
| режим автоматический | [5.3.10.1](#p100226) |
| режим рабочий | [5.3.10](#p100225) |
| режим ручной | [5.3.10.2](#p100227) |
| режим эксплуатационный | [5.3.10](#p100225) |
| реконфигурируемый | [2.5](#p100043) |
| робот | [2.6](#p100044) |
| робот адаптивный | [2.28](#p100083) |
| робот гуманоидный | [3.17](#p100144) |
| робот гусеничный | [3.16.4](#p100142) |
| робот двуногий | [3.16.3](#p100140) |
| робот для совместной работы | [2.26](#p100081) |
| робот колесный | [3.16.1](#p100136) |
| робот маятникового типа | [3.15.4](#p100124) |
| робот мобильный | [2.13](#p100064) |
| робот на гусеничном ходу | [3.16.4](#p100142) |
| робот позвоночного типа | [3.15.7](#p100130) |
| робот промышленный | [2.9](#p100052) |
| робот с декартовой системой координат | [3.15.1](#p100118) |
| робот с параллельной структурой | [3.15.8](#p100133) |
| робот с параллельными звеньями | [3.15.8](#p100133) |
| робот с полярной системой координат | [3.15.3](#p100122) |
| робот с прямоугольной системой координат | [3.15.1](#p100118) |
| робот с цилиндрической системой координат | [3.15.2](#p100120) |
| робот сервисный | [2.10](#p100057) |
| робот сервисный для персонального использования | [2.11](#p100060) |
| робот сервисный для профессионального использования | [2.12](#p100062) |
| робот сервисный персональный | [2.11](#p100060) |
| робот сервисный профессиональный | [2.12](#p100062) |
| робот SCARA | [3.15.6](#p100128) |
| робот шагающий | [3.16.2](#p100138) |
| робот шарнирный | [3.15.5](#p100126) |
| робототехника | [2.16](#p100068) |
| PTP-управление | [5.3.1](#p100214) |
| рука | [3.2](#p100097) |
| рука робота | [3.2](#p100097) |
| сервоуправление | [5.4](#p100228) |
| сила максимальная | [6.2.5](#p100263) |
| сингулярность | [4.13](#p100198) |
| система автоматической смены рабочего органа | [3.13](#p100114) |
| система координат глобальная | [4.7.1](#p100172) |
| система координат инструмента | [4.7.5](#p100180) |
| система координат механического интерфейса | [4.7.3](#p100176) |
| система координат мобильной платформы | [4.7.6](#p100181) |
| система координат основания | [4.7.2](#p100173) |
| система координат шарниров | [4.7.4](#p100177) |
| система управления | [2.7](#p100049) |
| СКИ | [4.7.5](#p100180) |
| скорость отдельного шарнира | [6.3.1](#p100266) |
| скорость отдельной степени подвижности | [6.3.1](#p100266) |
| скорость перемещения по маршруту | [6.3.2](#p100267) |
| создание карты | [7.5](#p100300) |
| соответствующий уровню безопасности | [5.18](#p100247) |
| CP-управление | [5.3.2](#p100215) |
| степени подвижности вторичные | [3.3](#p100098) |
| степени подвижности главные | [3.2](#p100097) |
| степень подвижности | [4.3](#p100158) |
| степень свободы | [4.4](#p100160) |
| счисление пути | [7.8](#p100304) |
| тележка автоматическая самоходная | [3.20](#p100149) |
| телеуправление | [5.10](#p100234) |
| точка запястья базисная | [4.10](#p100195) |
| точка запястья центральная | [4.10](#p100195) |
| точка инструмента центральная | [4.9](#p100194) |
| точка мобильной платформы базисная | [4.11](#p100196) |
| точка останова | [5.6](#p100230) |
| точка пролетная | [5.7](#p100231) |
| точка промежуточная | [5.7](#p100231) |
| точка управления единая | [5.19](#p100249) |
| точность отработки маршрута | [6.14](#p100281) |
| точность отработки пространственного расположения | [6.5](#p100272) |
| точность отработки пространственного расположения при одностороннем подходе | [6.5](#p100272) |
| точность отработки расстояния | [6.8](#p100275) |
| точность скорости перемещения по маршруту | [6.16](#p100283) |
| траектория | [4.6](#p100169) |
| управление адаптивное | [5.3.6](#p100220) |
| управление контурное | [5.3.2](#p100215) |
| управление копирующее | [5.3.4](#p100217) |
| управление на медленной скорости | [5.20](#p100250) |
| управление на сниженной скорости | [5.20](#p100250) |
| управление позиционное | [5.3.1](#p100214) |
| управление с самообучением | [5.3.7](#p100221) |
| управление сенсорное | [5.3.5](#p100219) |
| управление траекторное | [5.3.3](#p100216) |
| ускорение отдельного шарнира | [6.4.1](#p100270) |
| ускорение отдельной степени подвижности | [6.4.1](#p100270) |
| ускорение перемещения по маршруту | [6.4.2](#p100271) |
| условия эксплуатации нормальные | [6.1](#p100254) |
| установка | [2.20](#p100075) |
| устройство захватное | [3.14](#p100116) |
| устройство ограничивающее | [5.15](#p100243) |
| устройство рабочего органа соединительное | [3.12](#p100113) |
| устройство робототехническое | [2.8](#p100050) |
| флуктуация скорости перемещения по маршруту | [6.18](#p100285) |
| цикл | [6.22](#p100289) |
| цикл стандартный | [6.24](#p100292) |
| ЦТИ | [4.9](#p100194) |
| шарнир вращательный | [3.7.2](#p100104) |
| шарнир поворотный | [3.7.2](#p100104) |
| шарнир поступательный | [3.7.1](#p100103) |
| шарнир призматический | [3.7.1](#p100103) |
| шарнир сферический | [3.7.4](#p100106) |
| шарнир цилиндрический | [3.7.3](#p100105) |
| язык программирования робота | [5.13](#p100239) |
| ячейка роботизированная промышленная | [2.23](#p100078) |
## Алфавитный указатель эквивалентов терминов на английском языке
| actuator | [3.1](#p100095) |
| --- | --- |
| adaptive control | [5.3.6](#p100220) |
| additional load | [6.2.4](#p100262) |
| additional mass | [6.2.4](#p100262) |
| AGV | [3.20](#p100149) |
| alignment pose | [4.5.3](#p100167) |
| arm | [3.2](#p100097) |
| articulated robot | [3.15.5](#p100126) |
| attained pose | [4.5.2](#p100166) |
| automated guided vehicle | [3.20](#p100149) |
| automatic end effector exchange system | [3.13](#p100114) |
| automatic mode | [5.3.10.1](#p100226) |
| automatic operation | [5.5](#p100229) |
| autonomy | [2.2](#p100039) |
| axis | [4.3](#p100158) |
| base | [3.8](#p100107) |
| base coordinate system | [4.7.2](#p100173) |
| base mounting surface | [3.9](#p100108) |
| beneficiary | [2.19](#p100072) |
| biped robot | [3.16.3](#p100140) |
| Cartesian robot | [3.15.1](#p100118) |
| collaborative operation | [2.25](#p100080) |
| collaborative robot | [2.26](#p100081) |
| collaborative workspace | [4.8.6](#p100192) |
| command pose | [4.5.1](#p100165) |
| commissioning | [2.21](#p100076) |
| compliance | [5.3.9](#p100223) |
| configuration | [3.5](#p100100) |
| continuous path control | [5.3.2](#p100215) |
| control program | [5.1.2](#p100205) |
| control system | [2.7](#p100049) |
| coordinate transformation | [4.12](#p100197) |
| CP control | [5.3.2](#p100215) |
| crawler robot | [3.16.4](#p100142) |
| cycle | [6.22](#p100289) |
| cycle time | [6.23](#p100291) |
| cylindrical joint | [3.7.3](#p100105) |
| cylindrical robot | [3.15.2](#p100120) |
| dead reckoning | [7.8](#p100304) |
| degree of freedom | [4.4](#p100160) |
| distance accuracy | [6.8](#p100275) |
| distance repeatability | [6.9](#p100276) |
| DOF | [4.4](#p100160) |
| drift of pose accuracy | [6.12](#p100279) |
| drift of pose repeatability | [6.13](#p100280) |
| end effector | [3.11](#p100111) |
| end effector coupling device | [3.12](#p100113) |
| environment map | [7.1](#p100294) |
| environment model | [7.1](#p100294) |
| external state sensor | [7.11.2](#p100311) |
| exteroceptive sensor | [7.11.2](#p100311) |
| fly-by point | [5.7](#p100231) |
| forward kinematics | [4.1](#p100154) |
| goal-directed programming | [5.2.5](#p100212) |
| gripper | [3.14](#p100116) |
| HRI | [2.29](#p100085) |
| humanoid robot | [3.17](#p100144) |
| human-robot interaction | [2.29](#p100085) |
| individual axis acceleration | [6.4.1](#p100270) |
| individual axis velocity | [6.3.1](#p100266) |
| individual joint acceleration | [6.4.1](#p100270) |
| individual joint velocity | [6.3.1](#p100266) |
| industrial robot | [2.9](#p100052) |
| industrial robot cell | [2.23](#p100078) |
| industrial robot line | [2.24](#p100079) |
| industrial robot system | [2.15](#p100067) |
| installation | [2.20](#p100075) |
| integration | [2.22](#p100077) |
| intelligent robot | [2.28](#p100083) |
| internal state sensor | [7.11.1](#p100309) |
| inverse kinematics | [4.2](#p100156) |
| joint coordinate system | [4.7.4](#p100177) |
| joystick | [5.9](#p100233) |
| landmark | [7.3](#p100297) |
| learning control | [5.3.7](#p100221) |
| leg | [3.4](#p100099) |
| legged robot | [3.16.2](#p100138) |
| limiting device | [5.15](#p100243) |
| limiting load | [6.2.3](#p100261) |
| link | [3.6](#p100101) |
| load | [6.2.1](#p100257) |
| localization | [7.2](#p100296) |
| machine actuator | [3.1](#p100095) |
| manipulator | [2.1](#p100036) |
| manual data input programming | [5.2.2](#p100209) |
| manual mode | [5.3.10.2](#p100227) |
| map building | [7.5](#p100300) |
| map generation | [7.5](#p100300) |
| mapping | [7.5](#p100300) |
| master-slave control | [5.3.4](#p100217) |
| maximum force | [6.2.5](#p100263) |
| maximum moment | [6.2.6](#p100264) |
| maximum space | [4.8.1](#p100184) |
| maximum thrust | [6.2.5](#p100263) |
| maximum torque | [6.2.6](#p100264) |
| mechanical interface | [3.10](#p100109) |
| mechanical interface coordinate system | [4.7.3](#p100176) |
| minimum posing time | [6.19](#p100286) |
| mobile platform | [3.18](#p100145) |
| mobile platform coordinate system | [4.7.6](#p100181) |
| mobile platform origin | [4.11](#p100196) |
| mobile platform reference point | [4.11](#p100196) |
| mobile robot | [2.13](#p100064) |
| motion planning | [5.3.8](#p100222) |
| multidirectional pose accuracy variation | [6.7](#p100274) |
| multipurpose | [2.5](#p100043) |
| navigation | [7.6](#p100301) |
| normal operating conditions | [6.1](#p100254) |
| obstacle | [7.4](#p100298) |
| off-line programming | [5.2.4](#p100211) |
| omni-directional mobile mechanism | [3.19](#p100148) |
| operating mode | [5.3.10](#p100225) |
| operating space | [4.8.3](#p100188) |
| operational mode | [5.3.10](#p100225) |
| operational space | [4.8.3](#p100188) |
| operator | [2.17](#p100069) |
| parallel link robot | [3.15.8](#p100133) |
| parallel robot | [3.15.8](#p100133) |
| path | [4.5.4](#p100168) |
| path acceleration | [6.4.2](#p100271) |
| path accuracy | [6.14](#p100281) |
| path repeatability | [6.15](#p100282) |
| path velocity | [6.3.2](#p100267) |
| path velocity accuracy | [6.16](#p100283) |
| path velocity fluctuation | [6.18](#p100285) |
| path velocity repeatability | [6.17](#p100284) |
| pendant | [5.8](#p100232) |
| pendular robot | [3.15.4](#p100124) |
| personal service robot | [2.11](#p100060) |
| physical alteration | [2.3](#p100040) |
| playback operation | [5.11](#p100236) |
| polar robot | [3.15.3](#p100122) |
| pose | [4.5](#p100162) |
| pose accuracy | [6.5](#p100272) |
| pose overshoot | [6.11](#p100278) |
| pose repeatability | [6.6](#p100273) |
| pose stabilization time | [6.10](#p100277) |
| pose-to-pose control | [5.3.1](#p100214) |
| primary axes | [3.2](#p100097) |
| prismatic joint | [3.7.1](#p100103) |
| professional service robot | [2.12](#p100062) |
| program verification | [5.16](#p100244) |
| programmed pose | [4.5.1](#p100165) |
| programmer | [2.18](#p100070) |
| programming | [5.2.1](#p100208) |
| proprioceptive sensor | [7.11.1](#p100309) |
| protective stop | [5.17](#p100246) |
| PTP control | [5.3.1](#p100214) |
| rated load | [6.2.2](#p100259) |
| recipient | [2.19](#p100072) |
| rectangular robot | [3.15.1](#p100118) |
| reduced speed control | [5.20](#p100250) |
| reprogrammable | [2.4](#p100042) |
| resolution | [6.21](#p100288) |
| restricted space | [4.8.2](#p100186) |
| revolute joint | [3.7.2](#p100104) |
| robot | [2.6](#p100044) |
| robot actuator | [3.1](#p100095) |
| robot cooperation | [2.27](#p100082) |
| robot language | [5.13](#p100239) |
| robot sensor | [7.11](#p100308) |
| robot system | [2.14](#p100066) |
| robotic arm | [3.2](#p100097) |
| robotic device | [2.8](#p100050) |
| robotic leg | [3.4](#p100099) |
| robotic wrist | [3.3](#p100098) |
| robotics | [2.16](#p100068) |
| rotary joint | [3.7.2](#p100104) |
| safeguarded space | [4.8.5](#p100191) |
| safety-rated | [5.18](#p100247) |
| SCARA robot | [3.15.6](#p100128) |
| secondary axes | [3.3](#p100098) |
| sensor fusion | [7.9](#p100305) |
| sensory control | [5.3.5](#p100219) |
| service robot | [2.10](#p100057) |
| service robot for personal use | [2.11](#p100060) |
| service robot for professional use | [2.12](#p100062) |
| servo-control | [5.4](#p100228) |
| simultaneous motion | [5.14](#p100240) |
| single point of control | [5.19](#p100249) |
| singularity | [4.13](#p100198) |
| sliding joint | [3.7.1](#p100103) |
| slow speed control | [5.20](#p100250) |
| spherical joint | [3.7.4](#p100106) |
| spine robot | [3.15.7](#p100130) |
| standard cycle | [6.24](#p100292) |
| static compliance | [6.20](#p100287) |
| stop-point | [5.6](#p100230) |
| task planning | [7.10](#p100306) |
| task program | [5.1.1](#p100202) |
| task programming | [5.2.1](#p100208) |
| TCP | [4.9](#p100194) |
| TCS | [4.7.5](#p100180) |
| teach pendant | [5.8](#p100232) |
| teach programming | [5.2.3](#p100210) |
| teleoperation | [5.10](#p100234) |
| tool centre point | [4.9](#p100194) |
| tool coordinate system | [4.7.5](#p100180) |
| tracked robot | [3.16.4](#p100142) |
| trajectory | [4.6](#p100169) |
| trajectory control | [5.3.3](#p100216) |
| travel surface | [7.7](#p100303) |
| unidirectional pose accuracy | [6.5](#p100272) |
| unidirectional pose repeatability | [6.6](#p100273) |
| user interface | [5.12](#p100237) |
| validation | [2.30](#p100088) |
| verification | [2.31](#p100091) |
| via point | [5.7](#p100231) |
| wheeled robot | [3.16.1](#p100136) |
| working space | [4.8.4](#p100189) |
| world coordinate system | [4.7.1](#p100172) |
| wrist | [3.3](#p100098) |
| wrist centre point | [4.10](#p100195) |
| wrist origin | [4.10](#p100195) |
| wrist reference point | [4.10](#p100195) |
## Библиография
| [1] | ISO 9000:2005 | Quality management systems - Fundamentals and vocabulary |
| --- | --- | --- |
| [2] | ISO 9283 | Manipulating industrial robots - Performance criteria and related test methods |
| [3] | ISO 9409-1 | Manipulating industrial robots - Mechanical interfaces - Part 1: Plates |
| [4] | ISO 9409-2 | Manipulating industrial robots - Mechanical interfaces - Part 2: Shafts |
| [5] | ISO 9787 | Robots and robotic devices - Coordinate systems and motion nomenclatures |
| [6] | ISO 9946 | Manipulating industrial robots - Presentation of characteristics |
| [7] | ISO 10218-1 | Robots and robotic devices - Safety requirements for industrial robots - Part 1: Robots |
| [8] | ISO 10218-2 | Robots and robotic devices - Safety requirements for industrial robots - Part 2: Robot systems and integration |
| [9] | ISO 11593 | Manipulating industrial robots - Automatic end effector exchange systems - Vocabulary and presentation of characteristics |
| [10] | ISO 14539 | Manipulating industrial robots - Object handling with grasp-type grippers - Vocabulary and presentation of characteristics |
| [11] | ISO/TR 13309 | Manipulating industrial robots - Informative guide on test equipment and metrology methods of operation for robot performance evaluation in accordance with ISO 9283 |
---