---
title: "\"ГОСТ Р 60.0.0.11-2023. Национальный стандарт Российской Федерации. Роботы и робототехнические устройства. Онтологии робототехники. Понятия и отношения, описывающие функциональность и поведение\""
number: "ГОСТ Р 60.0.0.11-2023"
issuer: "Федеральное агентство по техническому регулированию и метрологии"
status: действует
canonical: "https://bukva.ai/docs/standart-gost-r-60-0-0-11-2023"
---
## "ГОСТ Р 60.0.0.11-2023. Национальный стандарт Российской Федерации. Роботы и робототехнические устройства. Онтологии робототехники. Понятия и отношения, описывающие функциональность и поведение"
# "ГОСТ Р 60.0.0.11-2023. Национальный стандарт Российской Федерации. Роботы и робототехнические устройства. Онтологии робототехники. Понятия и отношения, описывающие функциональность и поведение"
(утв. и введен в действие Приказом Росстандарта от 15.09.2023 N 853-ст)
> [!IMPORTANT]
> Документ [введен](#p100009) в действие с 01.01.2024.
Утвержден и введен в действие
Приказом Федерального агентства
по техническому регулированию
и метрологии
от 15 сентября 2023 г. N 853-ст
**НАЦИОНАЛЬНЫЙ СТАНДАРТ РОССИЙСКОЙ ФЕДЕРАЦИИ**
**РОБОТЫ И РОБОТОТЕХНИЧЕСКИЕ УСТРОЙСТВА**
**ОНТОЛОГИИ РОБОТОТЕХНИКИ**
**ПОНЯТИЯ И ОТНОШЕНИЯ,**
**ОПИСЫВАЮЩИЕ ФУНКЦИОНАЛЬНОСТЬ И ПОВЕДЕНИЕ**
**Robots and robotic devices. Ontologies for robotics.**
**Concepts and relations describing functionality and behavior**
ГОСТ Р 60.0.0.11-2023
35.060
1 января 2024 года
### Предисловие
1 РАЗРАБОТАН Федеральным государственным автономным научным учреждением "Центральный научно-исследовательский и опытно-конструкторский институт робототехники и технической кибернетики" (ЦНИИ РТК)
2 ВНЕСЕН Техническим комитетом по стандартизации ТК 141 "Робототехника"
3 УТВЕРЖДЕН И ВВЕДЕН В ДЕЙСТВИЕ Приказом Федерального агентства по техническому регулированию и метрологии от 15 сентября 2023 г. N 853-ст
4 ВВЕДЕН ВПЕРВЫЕ
Правила применения настоящего стандарта установлены в статье 26 Федерального закона от 29 июня 2015 г. N 162-ФЗ "О стандартизации в Российской Федерации". Информация об изменениях к настоящему стандарту публикуется в ежегодном (по состоянию на 1 января текущего года) информационном указателе "Национальные стандарты", а официальный текст изменений и поправок - в ежемесячном информационном указателе "Национальные стандарты". В случае пересмотра (замены) или отмены настоящего стандарта соответствующее уведомление будет опубликовано в ближайшем выпуске ежемесячного информационного указателя "Национальные стандарты". Соответствующая информация, уведомление и тексты размещаются также в информационной системе общего пользования - на официальном сайте Федерального агентства по техническому регулированию и метрологии в сети Интернет (www.rst.gov.ru)
### Введение
Требования стандартов комплекса ГОСТ Р 60 распространяются на роботы и робототехнические устройства. Целью стандартов является повышение интероперабельности роботов и их компонентов, а также снижение затрат на их разработку, производство и обслуживание за счет стандартизации и унификации процессов, интерфейсов, узлов и параметров.
Стандарты комплекса ГОСТ Р 60 представляют собой совокупность отдельно издаваемых стандартов. Стандарты данного комплекса относятся к одной из следующих тематических групп: "Общие положения, основные понятия, термины и определения", "Технические и эксплуатационные характеристики", "Безопасность", "Виды и методы испытаний", "Механические интерфейсы", "Электрические интерфейсы", "Коммуникационные интерфейсы", "Методы моделирования и программирования", "Методы построения траектории движения (навигация)", "Конструктивные элементы". Стандарты любой тематической группы могут относиться как ко всем роботам и робототехническим устройствам, так и к отдельным группам объектов стандартизации - промышленным роботам в целом, промышленным манипуляционным роботам, промышленным транспортным роботам, сервисным роботам в целом, сервисным манипуляционным роботам, сервисным мобильным роботам, а также к морским робототехническим комплексам.
Настоящий стандарт относится к тематической группе "Общие положения, основные понятия, термины и определения" и распространяется на все роботы и робототехнические устройства.
### 1 Область применения
Настоящий стандарт определяет онтологии, описывающие функциональность и поведение роботов и робототехнических устройств. Стандарт обеспечивает унифицированный способ представления знаний, понятий и отношений в области робототехники и автоматизации в части функциональных задач и поведения роботов, робототехнических устройств или других искусственных систем.
Настоящий стандарт предназначен для производителей роботов, системных интеграторов, конечных пользователей роботов (производителей деталей, поставщиков услуг и решений и т.д.), поставщиков оборудования для роботов, разработчиков программного обеспечения роботов и исследователей.
### 2 Термины и определения
В настоящем стандарте применены следующие термины с соответствующими определениями:
2.1
| агент (agent): Что-то или кто-то, способный действовать самостоятельно и производить изменения в мире.
[ГОСТ Р 60.0.0.8-2023, [статья 5.6.2](https://bukva.ai/docs/standart-gost-r-60-0-0-8-2023#p100155)] |
| --- |
2.2
| артефакт (artifact): Искусственно созданный трехмерный объект.
[ГОСТ Р 60.0.0.8-2023, [статья 5.6.3](https://bukva.ai/docs/standart-gost-r-60-0-0-8-2023#p100156)] |
| --- |
2.3
| взаимодействие (interaction): Процесс [Процесс (Process) в SUMO], в котором участвуют два агента [Агент (Agent) в SUMO], состоящий из двух подпроцессов, определяющих действие и реакцию: подпроцесс действия, инициируемый агентом X для реципиента агента Y, вызывает подпроцесс реакции, имеющий Y в качестве агента и X в качестве реципиента.
[ГОСТ Р 60.0.0.8-2023, [статья 3.2](https://bukva.ai/docs/standart-gost-r-60-0-0-8-2023#p100050)] |
| --- |
2.4
| измерительное устройство (measuring device): Любое устройство, предназначенное для измерения физической величины.
[ГОСТ Р 60.0.0.8-2023, [статья 5.6.9](https://bukva.ai/docs/standart-gost-r-60-0-0-8-2023#p100162)] |
| --- |
2.5 миссия (mission): Алгоритм верхнего уровня, описывающий процесс выполнения целенаправленных действий робота для достижения одной или нескольких комплексных целей.
2.6
| объект (object): Примерно соответствует классу обычных объектов.
Примечание - Примерами являются обычные физические объекты, географические регионы, местоположения выполнения процессов и дополнения объектов в физическом классе.
[ГОСТ Р 60.0.0.8-2023, [статья 5.6.20](https://bukva.ai/docs/standart-gost-r-60-0-0-8-2023#p100179)] |
| --- |
*Примечание* - В настоящем стандарте объект - это класс вещей, существующих в трехмерном пространстве, которые могут изменяться в результате процессов. Объект имеет пространственные части, существующие во времени одновременно.
2.7
| процесс (process): Класс явлений, которые происходят и имеют временные (темпоральные) части или стадии.
Примечание - Примеры включают длительные события, такие как футбольный матч или гонка, такие действия, как преследование и ожидание. Формальное определение таково: все, что происходит во времени, но не является объектом.
[ГОСТ Р 60.0.0.8-2023, [статья 5.6.24](https://bukva.ai/docs/standart-gost-r-60-0-0-8-2023#p100185)] |
| --- |
2.8
| сущность (entity): Универсальный класс индивидуумов, корневой узел онтологии.
[ГОСТ Р 60.0.0.8-2023, [статья 5.6.26](https://bukva.ai/docs/standart-gost-r-60-0-0-8-2023#p100188)] |
| --- |
2.9 сценарий (scenario): Алгоритм, описывающий процесс выполнения целенаправленных действий робота для достижения некоторой локальной цели.
2.10 технологическая операция; ТОП (technological operation, TOP): Элементарный целенаправленный процесс, выполняемый роботом-агентом.
*Примечание* - Совокупность ТОП полностью определяет возможные роли и поведение робота в контексте решаемой задачи.
2.11
| устройство (device): Артефакт, предназначение которого состоит в том, чтобы служить инструментом в определенном подклассе процесса.
[ГОСТ Р 60.0.0.8-2023, [статья 5.6.29](https://bukva.ai/docs/standart-gost-r-60-0-0-8-2023#p100191)] |
| --- |
2.12 функциональность (functionality): Набор возможностей, которые в принципе предоставляет данная система или устройство.
2.13 функция (function): Роль агента в целенаправленном процессе.
2.14 целенаправленный процесс (intentional process): Изменение свойств некоторых объектов во времени и получение новых свойств этих объектов в соответствии с заданными целями.
Примечание - См. [[1]](#p100342).
2.15
| электрическое устройство (electric device): Устройство, приводимое в действие с помощью электричества.
[ГОСТ Р 60.0.0.8-2023, [статья 5.6.35](https://bukva.ai/docs/standart-gost-r-60-0-0-8-2023#p100201)] |
| --- |
### 3 Общие положения
3.1 Понятия онтологий, определенные в данном стандарте, выделены курсивом. Слитное написание понятий в одно слово применяется при описании классов онтологий и отношений между ними на языке OWL.
3.2 Онтология SUMO, определенная в [ГОСТ Р 60.0.0.8](https://bukva.ai/docs/standart-gost-r-60-0-0-8-2023) <*>, является онтологией верхнего уровня для онтологий робототехники. Базовая таксономия SUMO приведена на [рисунке 1](#p100069).
---
<*> [ГОСТ Р 60.0.0.8-2023](https://bukva.ai/docs/standart-gost-r-60-0-0-8-2023) "Роботы и робототехнические устройства. Онтологии робототехники. Общие положения, основные понятия, термины и определения".
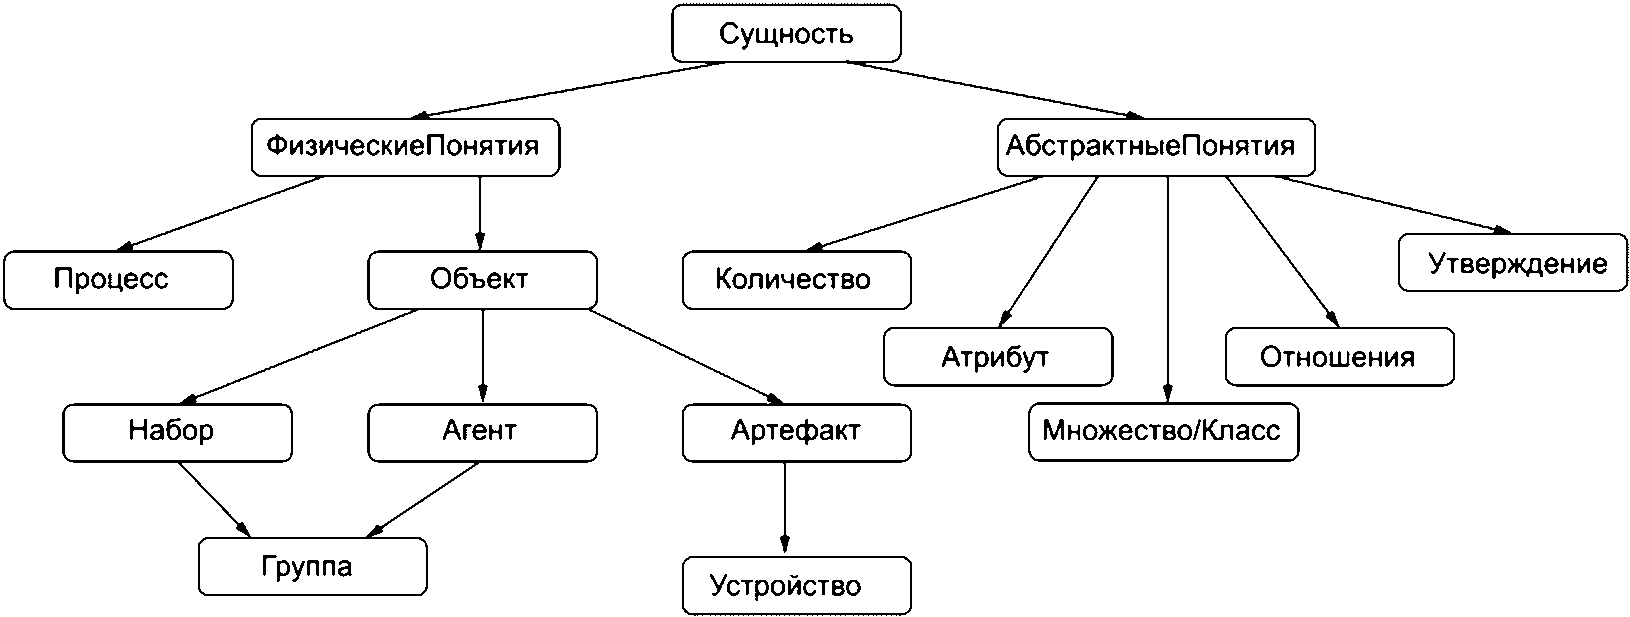
Рисунок 1 - Базовая таксономия SUMO
#### 3.3 Понятия, связанные с базовой таксономией SUMO на языке OWL:
Declaration(Class(:АбстрактныеПонятия))
Declaration(Class(:Агент))
Declaration(Class(:Артефакт))
Declaration(Class(:Атрибут))
Declaration(Class(:Группа))
Declaration(Class(:Количество))
Declaration(Class(:Набор))
Declaration(Class(:Объект))
Declaration(Class(:Отношения))
Declaration(Class(:Процесс))
Declaration(Class(:Сущность))
Declaration(Class(:Устройство))
Declaration(Class(:Утверждение))
Declaration(Class(:ФизическиеПонятия))
############################
# Classes
############################
# Class: :АбстрактныеПонятия (:АбстрактныеПонятия)
SubClassOf(:АбстрактныеПонятия :Сущность)
DisjointClasses(:АбстрактныеПонятия :ФизическиеПонятия)
# Class: :Агент (:Агент)
SubClassOf(:Агент :Объект)
# Class: :Артефакт (:Артефакт)
SubClassOf(:Артефакт :Объект)
# Class: :Атрибут (:Атрибут)
SubClassOf(:Атрибут :АбстрактныеПонятия)
# Class: :Группа (:Группа)
SubClassOf(:Группа :Агент)
SubClassOf(:Группа :Набор)
# Class: :Количество (:Количество)
SubClassOf(:Количество :АбстрактныеПонятия)
# Class: :Набор (:Набор)
SubClassOf(:Набор :Объект)
# Class: :Объект (:Объект)
SubClassOf(:Объект :ФизическиеПонятия)
# Class: :Отношения (:Отношения)
SubClassOf(:Отношения :АбстрактныеПонятия)
# Class: :Процесс (:Процесс)
SubClassOf(:Процесс :ФизическиеПонятия)
# Class: :Устройство (:Устройство)
SubClassOf(:Устройство :Артефакт)
# Class: :Утверждение (:Утверждение)
SubClassOf(:Утверждение :АбстрактныеПонятия)
# Class: :ФизическиеПонятия (:ФизическиеПонятия)
SubClassOf(:ФизическиеПонятия :Сущность)
3.4 С онтологией SUMO согласована онтология CORA. Это доменная онтология, описывающая концепции предметной области "Робототехника и автоматизация". Основным понятием в CORA является Робот, это понятие связано с большинством других понятий в данной онтологии (см. [ГОСТ Р 60.0.0.8](https://bukva.ai/docs/standart-gost-r-60-0-0-8-2023)). В настоящем стандарте Робот - это устройство-агент, предназначенное действовать в физическом мире для выполнения одной или нескольких задач, имеющее в своем составе систему управления и интерфейс для взаимодействия с окружающим миром. Таксономия понятий онтологии CORA, связанных с понятием Робот, показана на [рисунке 2](#p100116).
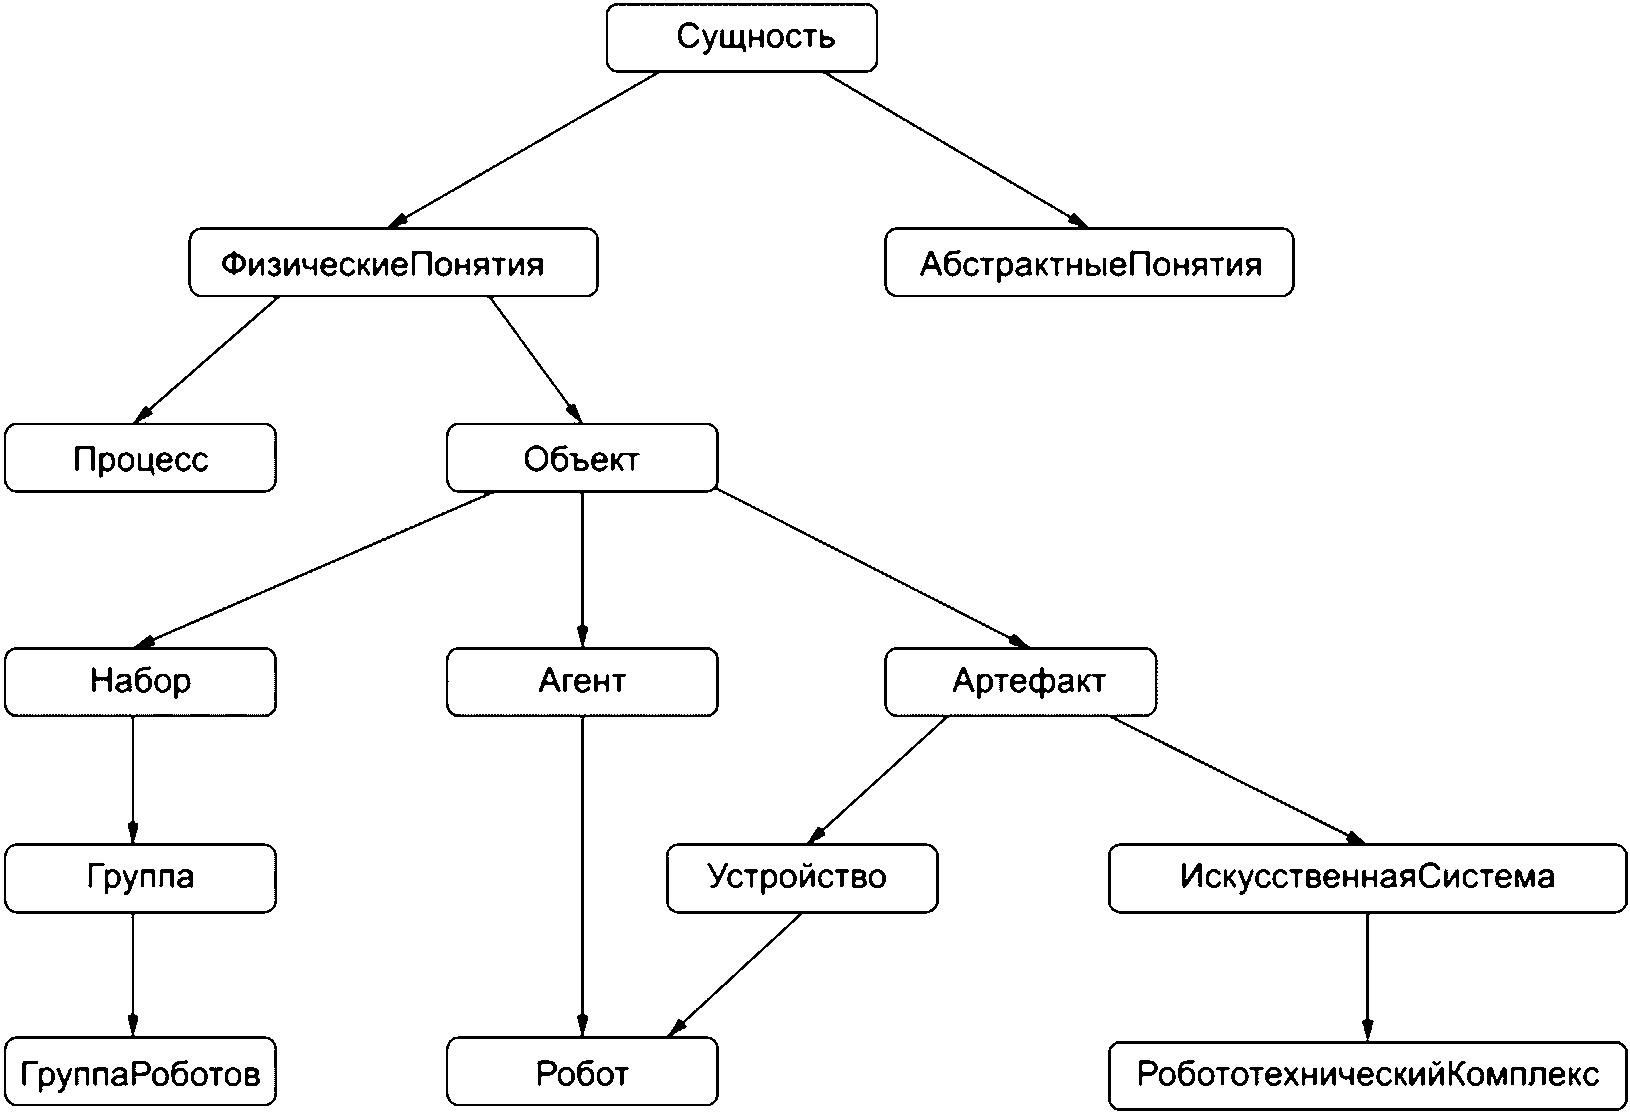
Рисунок 2 - Таксономия понятий онтологии
CORA, связанных с понятием Робот
#### 3.5 Таксономия понятий онтологии CORA, связанных с понятием Робот, на языке OWL:
Declaration(Class(:АбстрактныеПонятия))
Declaration(Class(:Агент))
Declaration(Class(:Артефакт))
Declaration(Class(:Группа))
Declaration(Class(:ГруппаРоботов))
Declaration(Class(:ИскусственнаяСистема))
Declaration(Class(:Набор))
Declaration(Class(:Объект))
Declaration(Class(:Процесс))
Declaration(Class(:Робот))
Declaration(Class(:РобототехническийКомплекс))
Declaration(Class(:Сущность))
Declaration(Class(:Устройство))
Declaration(Class(:ФизическиеПонятия))
############################
# Classes
############################
# Class: :АбстрактныеПонятия (:АбстрактныеПонятия)
SubClassOf(:АбстрактныеПонятия :Сущность)
# Class: :Агент (:Агент)
SubClassOf(:Агент :Объект)
# Class: :Артефакт (:Артефакт)
SubClassOf(:Артефакт :Объект)
# Class: :Группа (:Группа)
SubClassOf(:Группа :Набор)
# Class: :ГруппаРоботов (:ГруппаРоботов)
SubClassOf(:ГруппаРоботов :Группа)
# Class: :ИскусственнаяСистема (:ИскусственнаяСистема)
SubClassOf(:ИскусственнаяСистема :Артефакт)
# Class: :Набор (:Набор)
SubClassOf(:Набор :Объект)
# Class: :Объект (:Объект)
SubClassOf(:Объект :ФизическиеПонятия)
# Class: :Процесс (:Процесс)
SubClassOf(:Процесс :ФизическиеПонятия)
# Class: :Робот (:Робот)
SubClassOf(:Робот :Агент)
SubClassOf(:Робот :Устройство)
# Class: :РобототехническийКомплекс (:РобототехническийКомплекс)
SubClassOf(:РобототехническийКомплекс :ИскусственнаяСистема)
# Class: :Устройство (:Устройство)
SubClassOf(:Устройство :Артефакт)
# Class: :ФизическиеПонятия (:ФизическиеПонятия)
SubClassOf(:ФизическиеПонятия :Сущность)
3.6 Понятие Робот-агент применимо к роботам и процессам, в которых робот является активным участником. В этой парадигме режимы работы представляются в виде субпонятий понятия Робот-агент, соответствующих тематическим ролям робота в различных процессах.
3.7 Важным дополнением CORA является онтология CORAX, которая представляет понятия и отношения, характерные для субдоменов предметной области "Робототехника и автоматизация", но являющиеся слишком общими для включения в CORA (см. [ГОСТ Р 60.0.0.8](https://bukva.ai/docs/standart-gost-r-60-0-0-8-2023)).
3.8 В настоящем стандарте использован подход, реализованный в онтологии CORAX для описания понятия ТехническийОблик. Таксономия понятия ТехническийОблик приведена на [рисунке 3](#p100164).
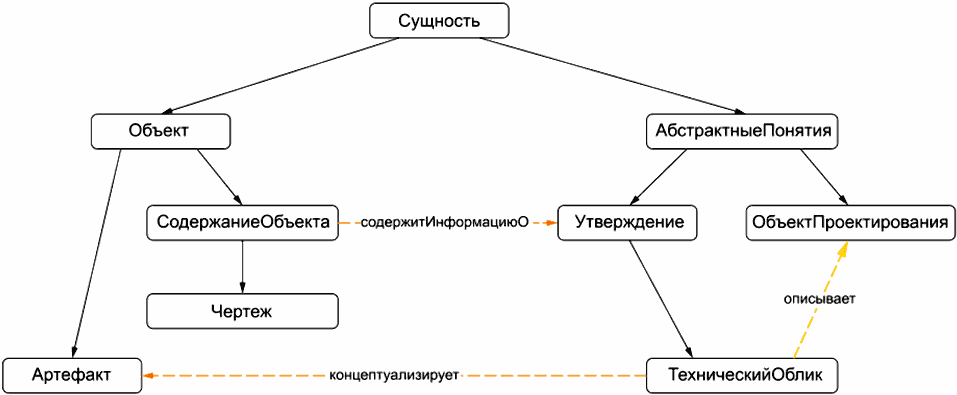
Рисунок 3 - Таксономия понятия
ТехническийОблик онтологии CORAX
#### 3.9 Таксономия понятия ТехническийОблик онтологии CORAX на языке OWL:
Declaration(Class(:АбстрактныеПонятия))
Declaration(Class(:Артефакт))
Declaration(Class(:ОбъектПроектирования))
Declaration(Class(:Объект))
Declaration(Class(:СодержаниеОбъекта))
Declaration(Class(:Сущность))
Declaration(Class(:ТехническийОблик))
Declaration(Class(:Утверждение))
Declaration(Class(:Чертеж))
Declaration(ObjectProperty(:концептуализирует))
Declaration(ObjectProperty(:описывает))
Declaration(ObjectProperty(:содержитИнформациюО))
############################
# Object Properties
############################
# Object Property: :концептуализирует (:концептуализирует)
AsymmetricObjectProperty(:концептуализирует)
ObjectPropertyDomain(:концептуализирует :ТехническийОблик)
ObjectPropertyRange(:концептуализирует :Артефакт)
# Object Property: :описывает (:описывает)
AsymmetricObjectProperty(:описывает)
ObjectPropertyDomain(:описывает :ТехническийОблик)
ObjectPropertyRange(описывает :ОбъектПроектирования)
# Object Property: :содержитИнформациюО (:содержитИнформациюО)
ObjectPropertyDomain(:содержитИнформациюО :СодержаниеОбъекта)
ObjectPropertyRange(:содержитИнформациюО :Утверждение)
############################
# Classes
############################
# Class: :АбстрактныеПонятия (:АбстрактныеПонятия)
SubClassOf(:АбстрактныеПонятия :Сущность)
# Class: :Артефакт (:Артефакт)
SubClassOf(:Артефакт :Объект)
# Class: :ОбъектПроектирования (:ОбъектПроектирования)
SubClassOf(:ОбъектПроектирования :АбстрактныеПонятия)
# Class: :Объект (:Объект)
SubClassOf(:Объект :Сущность)
# Class: :СодержаниеОбъекта (:СодержаниеОбъекта)
SubClassOf(:СодержаниеОбъекта :Объект)
# Class: :ТехническийОблик (:ТехническийОблик)
SubClassOf(:ТехническийОблик :Утверждение)
# Class: :Утверждение (:Утверждение)
SubClassOf(:Утверждение :АбстрактныеПонятия)
# Class: :Чертеж (:Чертеж)
SubClassOf(:Чертеж :СодержаниеОбъекта)
3.10 Расширением CORA является онтология RPARTS, которая также не описывает реальных устройств, которые могут играть роль компонентов роботов (см. [ГОСТ Р 60.0.0.8](https://bukva.ai/docs/standart-gost-r-60-0-0-8-2023)). В онтологию RPARTS на уровне аксиом включены некоторые общие понятия и этот набор является расширяемым. Во всех случаях определения относятся к устройствам, установленным и подключенным на роботе.
Таксономия понятий онтологии RPARTS, связанных с понятием КомпонентРобота, показана на [рисунке 4](#p100210).
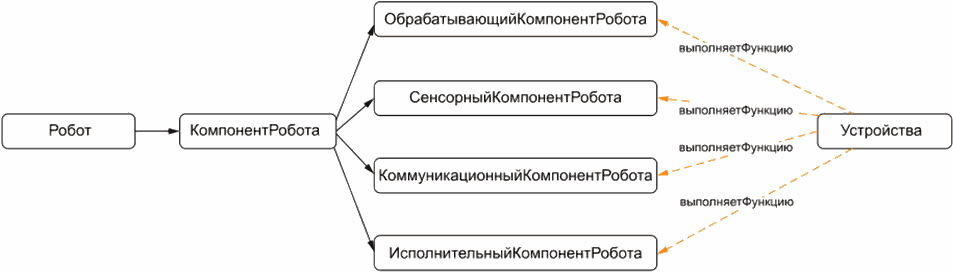
Рисунок 4 - Таксономия понятий онтологии RPARTS, связанных
с понятием КомпонентРобота
#### 3.11 Таксономия понятий онтологии RPARTS, связанных с понятием КомпонентРобота, на языке OWL:
Declaration(Class(:Робот))
Declaration(Class(:КомпонентРобота))
Declaration(Class(:ИсполнительныйКомпонентРобота))
Declaration(Class(:КоммуникационныйКомпонентРобота))
Declaration(Class(:ОбрабатывающийКомпонентРобота))
Declaration(Class(:СенсорныйКомпонентРобота))
Declaration(Class(:Устройства))
Declaration(ObjectProperty(:выполняетФункцию))
############################
# Object Properties
############################
# Object Property: :выполняетФункцию (:выполняетФункцию)
ObjectPropertyDomain(:выполняетФункцию :Устройства)
ObjectPropertyRange(:выполняетФункцию :ИсполнительныйКомпонентРобота)
ObjectPropertyRange(:выполняетФункцию :КоммуникационныйКомпонентРобота)
ObjectPropertyRange(:выполняетФункцию :ОбрабатывающийКомпонентРобота)
ObjectPropertyRange(:выполняетФункцию :СенсорныйКомпонентРобота)
############################
# Classes
############################
# Class: :КомпонентРобота (:КомпонентРобота)
SubClassOf(:КомпонентРобота :Робот)
# Class: :ИсполнительныйКомпонентРобота (:ИсполнительныйКомпонентРобота)
SubClassOf(:ИсполнительныйКомпонентРобота :КомпонентРобота)
# Class: :КоммуникационныйКомпонентРобота (:КоммуникационныйКомпонентРобота)
SubClassOf(:КоммуникационныйКомпонентРобота :КомпонентРобота)
# Class: :ОбрабатывающийКомпонентРобота (:ОбрабатывающийКомпонентРобота)
SubClassOf(:ОбрабатывающийКомпонентРобота :КомпонентРобота)
# Class: :СенсорныйКомпонентРобота (:СенсорныйКомпонентРобота)
SubClassOf(:СенсорныйКомпонентРобота :КомпонентРобота)
### 4 Онтологии робототехники, описывающие функциональность и поведение
#### 4.1 Понятие "технологическая операция"
4.1.1 Базовым понятием для определения функциональности и поведения робота является понятие ТехнологическаяОперация (ТОП) [[2]](#p100344). ТОП является целенаправленно выполняемым процессом, класс ТОП является производным от класса SUMO ЦеленаправленныйПроцесс (IntentionalProcess), который, в свою очередь, является подклассом от класса Процесс (Process).
4.1.2 Класс ТОП (TOP_OfRobot) описывается непересекающимися подклассами: Обработка (ProcessingTOP_OfRobot), Движение (MotionTOP_OfRobot), Измерение (SensorialTOP_OfRobot), Коммуникация (CommunicationTOP_OfRobot). Эти подклассы соответствуют ТОП, выполняемым разными частями (подсистемами) робота, показанными на [рисунке 4](#p100210).
#### 4.2 Понятие "функциональность робота"
4.2.1 В рамках ТОП как целенаправленного процесса робот, являющийся агентом этого процесса, должен соответствовать заданной функциональности. Понятие Функциональность является концептом класса абстрактных понятий и обобщает понятие ТОП. Таксономия понятий, связанных с понятием Функциональность, показана на [рисунке 5](#p100245).
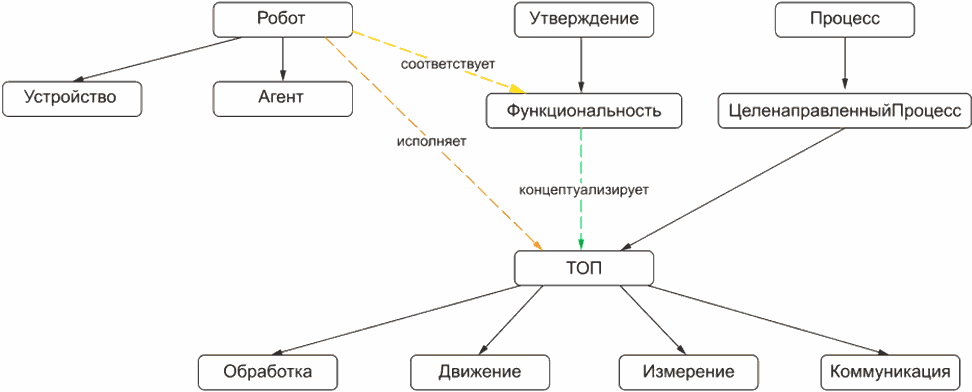
Рисунок 5 - Таксономия понятий, связанных с понятием
Функциональность
##### 4.2.2 Таксономия понятий, связанных с понятием Функциональность, на языке OWL:
Declaration(Class(:Агент))
Declaration(Class(:Движение))
Declaration(Class(:Измерение))
Declaration(Class(:Коммуникация))
Declaration(Class(:Обработка))
Declaration(Class(:Процесс))
Declaration(Class(:Робот))
Declaration(Class(:ТОП))
Declaration(Class(:Устройство))
Declaration(Class(:Утверждение))
Declaration(Class(:Функциональность))
Declaration(Class(:ЦеленаправленныйПроцесс))
Declaration(ObjectProperty(:исполняет))
Declaration(ObjectProperty(:концептуализирует))
Declaration(ObjectProperty(:соответствует))
############################
# Object Properties
############################
# Object Property: :исполняет (:исполняет)
SubObjectPropertyOf(:исполняет owl:topObjectProperty)
ObjectPropertyDomain(:исполняет :Робот)
ObjectPropertyRange(:исполняет :ТОП)
# Object Property: :концептуализирует (:концептуализирует)
ObjectPropertyDomain(:концептуализирует :Функциональность)
ObjectPropertyRange(:концептуализирует :ТОП)
# Object Property: :соответствует (:соответствует)
ObjectPropertyDomain(:соответствует :Робот)
ObjectPropertyRange(:соответствует :Функциональность)
############################
# Classes
############################
# Class: :Агент (:Агент)
SubClassOf(:Агент :Робот)
# Class: :Движение (:Движение)
SubClassOf(:Движение :ТОП)
# Class: :Измерение (:Измерение)
SubClassOf(:Измерение :ТОП)
# Class: :Коммуникация (:Коммуникация)
SubClassOf(:Коммуникация :ТОП)
# Class: :ЦеленаправленныйПроцесс (:ЦеленаправленныйПроцесс)
SubClassOf(:ЦеленаправленныйПроцесс :Процесс)
# Class: :Обработка (:Обработка)
SubClassOf(:Обработка :ТОП)
# Class: :ТОП (:ТОП)
SubClassOf(:ТОП :ЦеленаправленныйПроцесс)
# Class: :Устройство (:Устройство)
SubClassOf(:Устройство :Робот)
# Class: :Функциональность (:Функциональность)
SubClassOf(:Функциональность :Утверждение)
#### 4.3 Понятие "поведение робота"
4.3.1 Понятие ПоведениеРобота связывает физическое описание робота-агента с выполняемой миссией. Поведение формируется на базе ТОП. Таксономия понятий, связанных с понятием ПоведениеРобота, показана на [рисунке 6](#p100295).
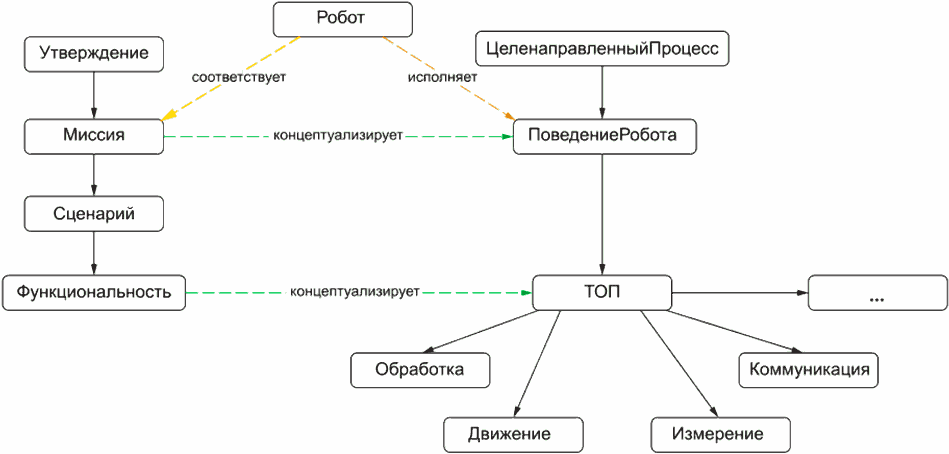
Рисунок 6 - Таксономия понятий, связанных
с понятием ПоведениеРобота
##### 4.3.2 Таксономия понятий, связанных с понятием ПоведениеРобота, на языке OWL:
Declaration(Class(:Движение))
Declaration(Class(:Измерение))
Declaration(Class(:Коммуникация))
Declaration(Class(:Миссия))
Declaration(Class(:Обработка))
Declaration(Class(:ПоведениеРобота))
Declaration(Class(:Робот))
Declaration(Class(:Сценарий))
Declaration(Class(:ТОП))
Declaration(Class(:Утверждение))
Declaration(Class(:Функциональность))
Declaration(Class(:ЦеленаправленныйПроцесс))
Declaration(ObjectProperty(:исполняет))
Declaration(ObjectProperty(:концептуализирует))
Declaration(ObjectProperty(:соответствует))
############################
# Object Properties
############################
# Object Property: :исполняет (:исполняет)
SubObjectPropertyOf(:исполняет owl:topObjectProperty)
# Object Property: :соответствует (:соответствует)
ObjectPropertyDomain(:соответствует :Робот)
ObjectPropertyRange(:соответствует :Миссия)
############################
# Classes
############################
# Class: :Движение (:Движение)
SubClassOf(:Движение :ТОП)
# Class: :Измерение (:Измерение)
SubClassOf(:Измерение :ТОП)
# Class: :Коммуникация (:Коммуникация)
SubClassOf(:Коммуникация :ТОП)
# Class: :Миссия (:Миссия)
EquivalentClasses(:Миссия ObjectSomeValuesFrom(:концептуализирует
:ПоведениеРобота))
SubClassOf(:Миссия :Утверждение)
# Class: :Обработка (:Обработка)
SubClassOf(:Обработка :ТОП)
# Class: :ПоведениеРобота (:ПоведениеРобота)
SubClassOf(:ПоведениеРобота :ЦеленаправленныйПроцесс)
# Class: :Робот (:Робот)
EquivalentClasses(:Робот ObjectSomeValuesFrom(:исполняет :ПоведениеРобота))
# Class: :Сценарий (:Сценарий)
SubClassOf(:Сценарий :Миссия)
# Class: :ТОП (:ТОП)
SubClassOf(:ТОП :ПоведениеРобота)
# Class: :Функциональность (:Функциональность)
EquivalentClasses(:Функциональность ObjectSomeValuesFrom(:концептуализирует
:ТОП))
SubClassOf(:Функциональность :Сценарий)
## БИБЛИОГРАФИЯ
| [1] | Гурвич Ф.Г. Математические методы решения экономических задач. - Сб. 6. - 1974. - 199 с. |
| --- | --- |
| [2] | Организация супервизорного управления в сценариях экстремальной робототехники / Е.Ю. Смирнова, Б.А. Спасский // Робототехника и техническая кибернетика. - Т. 8. - N 4. - Санкт-Петербург: ЦНИИ РТК. - 2020. - С. 245 - 258. |
| УДК 621.865.8:165:005.94:006.354 | ОКС 25.040.30
35.060 |
| Ключевые слова: роботы, робототехнические устройства, онтология, робототехника, функционирование, поведение |
---