ГОСТ ISO 230-4-2025. Межгосударственный стандарт. Нормы и правила испытаний металлорежущих станков. Часть 4. Испытания на отклонения круговых траекторий для станков с числовым программным управлением
Актуально на 01.11.2026.
Как цитировать: "ГОСТ ISO 230-4-2025. Межгосударственный стандарт. Нормы и правила испытаний металлорежущих станков. Часть 4. Испытания на отклонения круговых траекторий для станков с числовым программным управлением". ГОСТ ISO 230-4-2025. https://bukva.ai/docs/standart-gost-iso-230-4-2025
(введен в действие Приказом Росстандарта от 25.11.2025 № 1489-ст)
Примечание
Текст данного документа приведен с учетом поправки, опубликованной в «ИУС», № 6, 2026. Документ введен в действие с 01.07.2026. Взамен ГОСТ ISO 230-4-2015.
ИСТОРИЯ ИЗМЕНЕНИЙ НОРМАТИВНО-ТЕХНИЧЕСКИХ АКТОВ
flowchart LR
  n0["ГОСТ ISO 230-4-2015"]:::rst
  click n0 "https://bukva.ai/docs/standart-gost-iso-230-4-2015" "ГОСТ ISO 230-4-2015. Межгосударственный стандарт. Методика испытаний металлорежущих станков. Часть 4. Испытания на отклонения круговых траекторий для станков с ЧПУ (введен в действ"
  n1["ГОСТ ISO 230-4-2025"]:::doc
  click n1 "https://bukva.ai/docs/standart-gost-iso-230-4-2025" "ГОСТ ISO 230-4-2025. Межгосударственный стандарт. Нормы и правила испытаний металлорежущих станков. Часть 4. Испытания на отклонения круговых траекторий для станков с числовым... ("
  n0 --> n1
classDef rst fill:#FFEBEB,stroke:#8B0000,color:#000;
classDef doc fill:#EBFFEB,stroke:#006400,color:#000;
classDef notEnt fill:#FFFFEB,stroke:#FF8C00,color:#000;
Введен в действие Приказом Федерального агентства по техническому регулированию и метрологии от 25 ноября 2025 г. № 1489-ст
НОРМЫ И ПРАВИЛА ИСПЫТАНИЙ МЕТАЛЛОРЕЖУЩИХ СТАНКОВ
ИСПЫТАНИЯ НА ОТКЛОНЕНИЯ КРУГОВЫХ ТРАЕКТОРИЙ ДЛЯ СТАНКОВ С ЧИСЛОВЫМ ПРОГРАММНЫМ УПРАВЛЕНИЕМ
Test code for machine tools. Part 4. Circular tests for numerically machine tools
Дата введения 1 июля 2026 года
Цели, основные принципы и общие правила проведения работ по межгосударственной стандартизации установлены ГОСТ 1.0 «Межгосударственная система стандартизации. Основные положения» и ГОСТ 1.2 «Межгосударственная система стандартизации. Стандарты межгосударственные, правила и рекомендации по межгосударственной стандартизации. Правила разработки, принятия, обновления и отмены»
1 ПОДГОТОВЛЕН Федеральным государственным бюджетным образовательным учреждением высшего образования «Уфимский университет науки и технологий» (УУНиТ) и Федеральным государственным бюджетным учреждением «Российский институт стандартизации» (ФГБУ «Институт стандартизации») на основе собственного перевода на русский язык англоязычной версии стандарта, указанного в пункте 5
2 ВНЕСЕН Межгосударственным техническим комитетом по стандартизации МТК 070 «Станки»
3 ПРИНЯТ Межгосударственным советом по стандартизации, метрологии и сертификации (протокол от 31 октября 2025 г. № 190-П)
4 Приказом Федерального агентства по техническому регулированию и метрологии от 25 ноября 2025 г. № 1489-ст межгосударственный стандарт ГОСТ ISO 230-4-2025 введен в действие в качестве национального стандарта Российской Федерации с 1 июля 2026 г.
5 Настоящий стандарт идентичен международному стандарту ISO 230-4:2022 «Нормы и правила испытаний металлорежущих станков. Часть 4. Испытания на отклонения круговых траекторий для станков с числовым программным управлением» («Test code for machine tools — Part 4: Circular tests for numerically controlled machine tools», IDT).
Международный стандарт разработан подкомитетом SC 2 «Условия испытаний металлорежущих станков» Технического комитета ISO/TC 39 «Станки».
При применении настоящего стандарта рекомендуется использовать вместо ссылочных международных стандартов соответствующие им межгосударственные стандарты, сведения о которых приведены в дополнительном приложении ДА.
Дополнительные сноски в тексте настоящего стандарта, выделенные курсивом, приведены для пояснения текста оригинала
6 ВЗАМЕН ГОСТ ISO 230-4-2015
Информация о введении в действие (прекращении действия) настоящего стандарта и изменений к нему на территории указанных выше государств публикуется в указателях национальных стандартов, издаваемых в этих государствах, а также в сети Интернет на сайтах соответствующих национальных органов по стандартизации.
В случае пересмотра, изменения или отмены настоящего стандарта соответствующая информация будет опубликована на официальном интернет-сайте Межгосударственного совета по стандартизации, метрологии и сертификации в каталоге «Межгосударственные стандарты»
В настоящем стандарте представлены методы определения характеристик контурной обработки на станках с числовым программным управлением.
Стандарт устанавливает методы испытаний и оценки двунаправленного кругового отклонения, среднего двунаправленного радиального отклонения, а также кругового и радиального отклонения круговых траекторий, которые возникают при одновременном перемещении по двум линейным осям.
Настоящий стандарт определяет методы проверки отклонений траекторий кругового или постоянного радиуса, создаваемых любой комбинацией одновременно управляемых (координируемых) линейных и поворотных осей. Основной принцип этих испытаний заключается в управлении несколькими осями движения (комбинации поворотных и линейных осей) для поддержания постоянного относительного положения между инструментом и обрабатываемой деталью.
В настоящем стандарте описываются различия между отклонениями по окружности и радиальными отклонениями (см. приложение A), влияние типичных погрешностей станка на траектории движения по окружности с двумя линейными осями (см. приложение B), меры предосторожности при проведении испытаний на отклонения круговых траекторий с поворотными осями (см. приложение C), пример регулировки диаметра и скорости контурной подачи при испытаниях на отклонения круговых траекторий (см. приложение D) и испытаниях на отклонения круговых траекторий с использованием сигнала обратной связи (см. приложение E).
В настоящем стандарте использована нормативная ссылка на следующий стандарт [для датированных ссылок применяют только указанное издание ссылочного стандарта, для недатированных — последнее издание (включая все изменения)]:
ISO 230-1:2012, Test code for machine tools — Part 1: Geometric accuracy of machines operating under no-load or finishing conditions (Нормы и правила испытаний металлорежущих станков. Часть 1. Геометрическая точность станков, работающих на холостом ходу или в квазистатических условиях)
В настоящем стандарте применены термины по ISO 230-1, а также следующие термины с соответствующими определениями.
ISO и IEC поддерживают терминологические базы данных для использования в целях стандартизации по следующим адресам:
- платформа онлайн-просмотра ISO: доступна по адресу https://www.iso.org/obp;
- Электропедия IEC: доступна по адресу http://www.electropedia.org.
3.1 номинальная траектория (nominal path): <круговая интерполяция> Круговая траектория, программируемая и управляемая ЧПУ, определяемая ее диаметром (или радиусом), положением ее центра и ориентацией в рабочей зоне станка и представляющая собой как цельную окружность, так и ее часть с углом не менее 90°.
Примечание - Линейная интерполяция (G01), круговая интерполяция (G02 или G03) и другие типы интерполяции могут быть использованы для создания номинальной круговой траектории.
3.2 фактическая траектория (actual path): Траектория, воспроизведенная станком, запрограммированным на движение по номинальной траектории (3.1).
3.3 двунаправленное круговое отклонение G(b) (bi-directional circular error, bi-directional circular deviation, G(b)): Минимальное радиальное расстояние между двумя концентрическими окружностями (окружностями минимальной зоны), охватывающими две фактические траектории (3.2), причем движение по одной траектории осуществляется по ходу часовой стрелки, а по другой — против часовой стрелки.
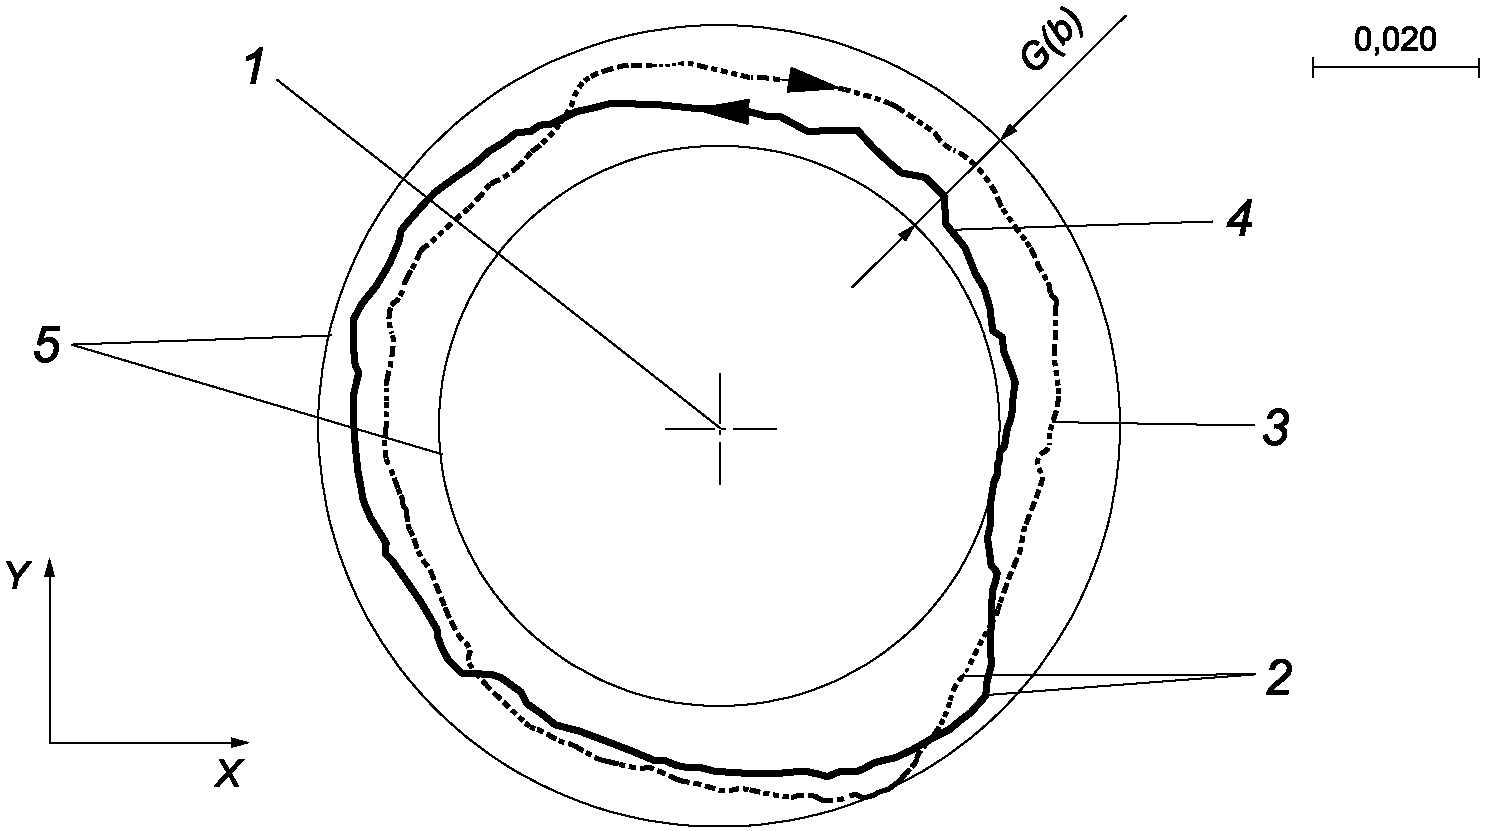
1 — центр среднеквадратичной окружности двух фактических траекторий (см. примечание 2); 2 — начальные точки; 3 — фактическая траектория при движении по часовой стрелке; 4 — фактическая траектория при движении против часовой стрелки; 5 — концентрические окружности, охватывающие фактические траектории
Рисунок 1 — Измерение двунаправленного отклонения G(b) с использованием среднеквадратической окружности
Примечание 1 — См. рисунок 1, где двунаправленное круговое отклонение G(b)XY = 0,015 мм. Индексы идентифицируют траектории перемещения по осям во время испытаний на отклонения круговых траекторий (см. 3.7).
Примечание 2 — Двунаправленное круговое отклонение G(b) можно оценить как диапазон максимальных радиальных отклонений от среднеквадратичной окружности. Среднеквадратичная окружность вычисляется из двух траекторий, т.е. траектории по часовой стрелке и против часовой стрелки.
Примечание 3 — Двунаправленное круговое отклонение G(b) не включает в себя погрешности настройки, т.е. погрешности центрирования средства измерений.
Примечание 4 — Для измерения двунаправленного кругового отклонения G(b) необходимо использовать средства измерений, настроенные только для измерений смещения (отсутствует необходимость использования средств измерений, настроенных для измерений длины для диаметра траектории). Для измерения радиального отклонения F (3.5) и среднего значения радиального двунаправленного отклонения D (3.6) следует использовать средства измерений с настройкой как по длине, так и по смещению (см. приложение A).
Примечание 5 — Линия, расположенная в плоскости, называется круговой, если все ее точки находятся между двумя концентрическими окружностями, радиальное расстояние между которыми не превышает заданного значения (см. рисунок 2).
Примечание 6 — Обозначение G(b) предназначено только для измерений при помощи внешних средств измерений, например, как описано в ISO 230-1:2012, 11.3.4. Результаты испытаний на отклонения круговых траекторий с использованием сигнала обратной связи обозначаются как «двунаправленное круговое отклонение с использованием сигнала обратной связи G(b)f» (см. приложение E).
3.4 круговое отклонение G (circular error, circular deviation): Минимальное радиальное расстояние между двумя концентрическими окружностями, описывающими фактическую траекторию (3.2) (окружности минимальной зоны) контурной траектории по часовой стрелке или против часовой стрелки.
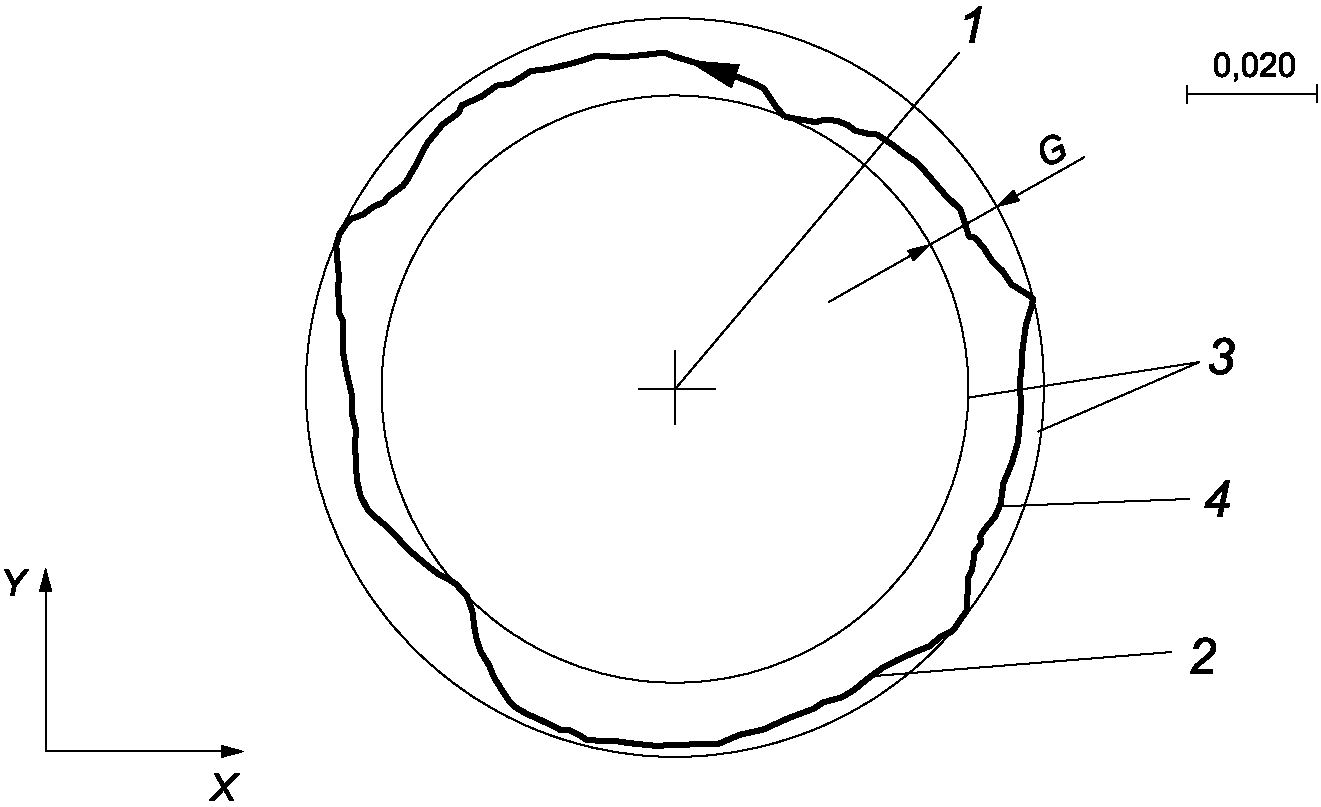
1 — центр среднеквадратичной окружности двух фактических траекторий (см. примечание 2); 2 — начальная точка; 3 — концентрические окружности, охватывающие фактическую траекторию; 4 — фактическая траектория
Рисунок 2 — Измерение кругового отклонения G с использованием среднеквадратической окружности
Примечание 1 — См. рисунок 2, где круговое отклонение GXY = 0,012 мм. Последовательность индексов обозначает направление контурной подачи (см. 3.8).
Примечание 2 - Примечание 6 для двунаправленного кругового отклонения G(b) (3.3) применяется для кругового отклонения G. Сведения о различиях между круговым отклонением G и радиальным отклонением F (3.5) приведены в таблице A.1.
Примечание 3 — Обозначение G предназначено для измерений при помощи внешних средств измерений, например, как описано в ISO 230-1:2012, 11.3.4. Результаты испытаний на отклонения круговых траекторий с использованием сигнала обратной связи должны обозначаться как «круговое отклонение с использованием сигнала обратной связи Gf» (см. приложение E).
3.5 радиальное отклонение F (radial error, radial deviation): Отклонение между фактической траекторией (3.2) и номинальной траекторией (3.1) определяется тем, что центр номинальной траектории может быть установлен или
а) путем центрирования средств измерений на станке, или
б) на основе анализа центрирования по методу наименьших квадратов только для целой окружности.
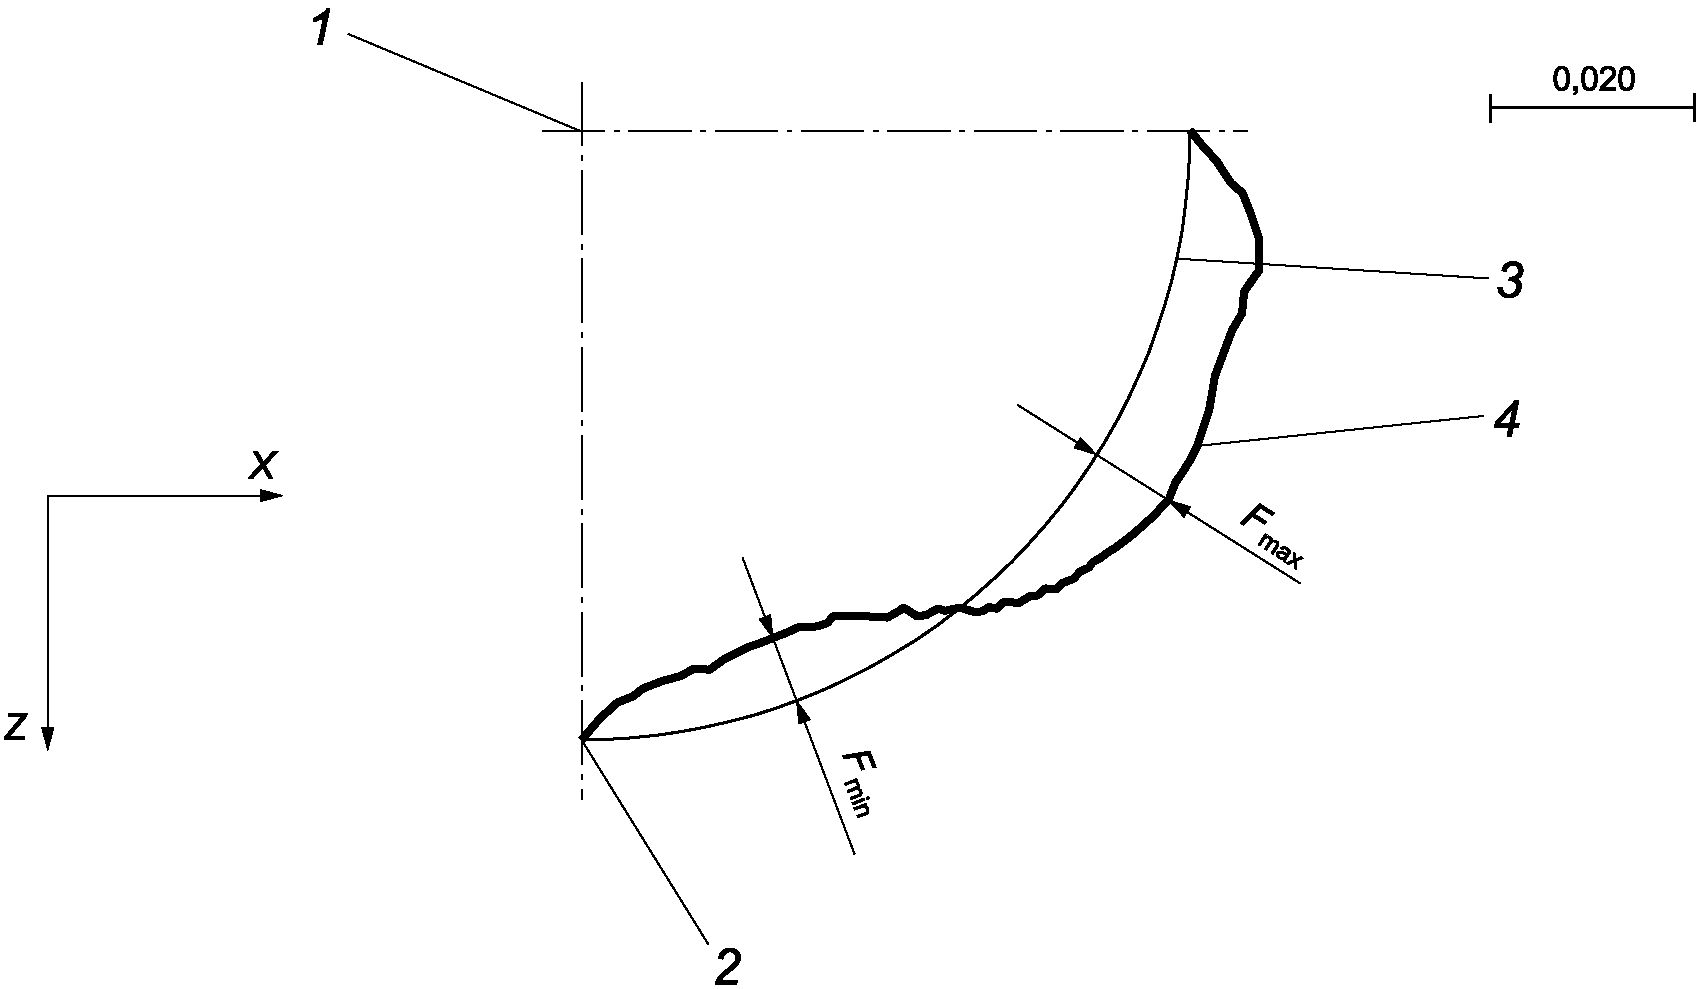
1 — центр номинальной окружности; 2 — начальная точка; 3 — номинальная траектория; 4 — фактическая траектория
Рисунок 3 — Измерение радиального отклонения F
Примечание 1 — См. рисунок 3, на котором показаны радиальные отклонения: FZX,max = +0,008 мм и FZX,min = -0,006 мм. Последовательность индексов обозначает направление контурной подачи (см. 3.8).
Примечание 2 — Положительные отклонения измеряются от центра окружности, а отрицательные — к центру окружности (см. рисунок 3). Радиальное отклонение определяется максимальным значением Fmax и минимальным значением Fmin.
Примечание 3 — Погрешности настройки могут быть включены в радиальное отклонение F; это применимо только в том случае, когда центр номинальной траектории определяется путем центрирования средства измерений на станке, это относится только к вышеприведенному перечислению а).
Примечание 4 — Сведения о различиях между радиальным отклонением F и круговым отклонением G (3.4) приведены в таблице A.1.
3.6 среднее двунаправленное радиальное отклонение D (mean bi-directional radial error, mean bi-directional radial deviation): Разность между радиусом окружности, полученной методом наименьших квадратов из двух фактических траекторий полного круга (3.2), где одна траектория выполняется движением по часовой стрелке, а другая — движением против часовой стрелки, и радиусом номинальной траектории (3.1).
Примечание — Сведения о различиях между средним двунаправленным радиальным отклонением D и двунаправленным круговым отклонением G(b) (3.3) приведены в таблице A.1.
3.7 идентификация осей (identification of axes): Обозначение осей, при движении которых получается фактическая траектория (3.2).
3.8 направление обхода при испытаниях на отклонения круговых траекторий с линейными осями (sense of contouring for circular tests with linear axes): <контурная подача по часовой стрелке/против часовой стрелки> Последовательность индексов, обозначающих направление контурного движения.
Примечание — Порядок индексов соответствует порядку, в котором дуга окружности пересекает положительный экстремум каждой оси. Например, GXY обозначает круговое отклонение (3.4) при движении против часовой стрелки, поскольку дуга против часовой стрелки в плоскости XY пересекает ось X+, а затем ось Y+. Аналогично GYX обозначает круговое отклонение (3.4) по часовой стрелке, так как дуга по часовой стрелке в плоскости XY в первую очередь пересекает ось Y+, а затем ось X+. При двунаправленном результате индексы обозначают направление первой дуги.
3.9 отклонение интерполяции контура Eint (contouring interpolation error, contouring interpolation deviation): Диапазон отклонений траектории центральной точки инструмента от фиксированной точки в системе координат обрабатываемой детали (3.11), когда поворотная ось (или оси) приводится в движение синхронно с интерполированным круговым движением по линейным осям таким образом, что центральная точка инструмента номинально остается в этой фиксированной точке в системе координат обрабатываемой детали (3.11).
Примечание 1 — Типовые методы испытаний описаны в ISO 230-1:2012, раздел 11.3.5. Типовые средства измерений описаны в ISO/TR 230-11:2018, 12.2.1, 12.3.3 и 12.3.4.
Примечание 2 — Если средство измерений (телескопическая шаровая штанга широкого диапазона (система ball bar), датчик линейного перемещения или набор из трех датчиков линейного перемещения) вращается вместе с поворотной осью, измерения проводятся в системе координат, привязанной к поворотной оси, т.е. в радиальном, тангенциальном и/или осевом направлении, и обозначаются Eint,radial, Eint,tangencial и Eint,axial.
Примечание 3 — Если средство измерений (телескопическая шаровая штанга широкого диапазона, датчик линейного перемещения или набор из трех датчиков линейного перемещения) не вращается вместе с поворотной осью, измерения проводятся в направлениях X, Y, Z системы координат станка (3.10) и обозначаются Eint,X, Eint,Y и Eint,Z.
Примечание 4 — Перемещаемые оси указываются в обозначении. Например, измерение с линейными осями X и Y и с поворотной осью C в радиальном направлении обозначается как Eint,radial,XYC. Измерение с тремя линейными осями X, Y, Z и двумя поворотными осями A, C в радиальном направлении соответствует сферическому испытанию согласно ISO 230-1:2012, раздел 11.5, и обозначается как Eint,radial,XYZAC.
Примечание 5 — Направление движения по часовой стрелке или против часовой стрелки определяется поворотными осями, если вращается только одна поворотная ось. Если вращаются две поворотные оси, направление определяется осью, которая поворачивается в большем диапазоне, обычно это ось, которая совершает полный оборот на 360°. Ось, вращающаяся по часовой стрелке, обозначается как CW, а против часовой стрелки — CCW. Например, измерение по часовой стрелке с осями X, Y и C в радиальном направлении обозначается Eint,radial,XYZAC(CW).
Примечание 6 — Меры предосторожности при проведении испытаний на отклонения круговых траекторий с поворотными осями приведены в приложении C.
3.10 система координат станка; СКС (machine coordinate system, MCS): Прямоугольная система координат «по правилу правой руки» с тремя основными осями, обозначенными как X, Y и Z, и поворотными осями вокруг каждой из них, обозначенными как A, B и C.
Примечание 1 — Система координат станка установлена в ISO 841 для многих станков.
[ISO 230-1:2012, 3.2.1, изменено — рисунок удален и добавлено примечание 1]
3.11 система координат заготовки (обрабатываемой детали); СКЗ (workpiece coordinate system, WCS): Декартова система координат, привязанная к заготовке (обрабатываемой детали).
Примечание 1 — Если поворотная ось (оси) станка совмещена(ы) с заготовкой, то система координат заготовки поворачивается вместе с этой осью (осями).
[ISO 2806:1994, 2.7.3, изменено — добавлено примечание 1]
4.1 Условия окружающей среды
Если температуру окружающей среды возможно контролировать, то необходимо установить температуру 20 °C или другую заданную температуру испытаний. Если температура окружающей среды отличается от 20 °C или другой заданной температуры испытаний, необходимо ввести поправку на номинальную дифференциальную погрешность теплового расширения (NDE) между средством измерений и объектом измерения (станком), чтобы скорректировать результаты до значений, соответствующих 20 °C или заданной температуре испытаний (применяется только для измерения радиальных отклонений).
Перед проведением испытаний станок и, при необходимости, средства измерений должны находиться в испытательной среде достаточно долго для достижения устойчивого температурного состояния перед испытаниями. Они должны быть защищены от сквозняков и внешнего излучения, таких как солнечный свет и нагревательные приборы.
4.2 Испытуемый станок
Станок должен быть полностью собран и находиться в работоспособном состоянии. Все необходимые операции выравнивания и функциональные проверки должны быть завершены до начала испытаний.
Если иное не согласовано между производителем/поставщиком и заказчиком, испытания на отклонения круговых траекторий следует проводить в ненагруженном состоянии, т.е. без заготовки.
4.3 Прогрев станка
Перед проведением испытаний необходимо выполнить процедуру прогрева станка, предусмотренную производителем станка и/или согласованную между поставщиком/производителем и пользователем.
Если другие условия не указаны, то предварительные перемещения узлов должны быть ограничены только теми, которые необходимы для установки средств измерений.
4.4 Параметры испытаний
a) диаметр (или радиус) номинальной траектории и — для испытаний с поворотной осью (осями) — радиальные смещения от поворотной оси (осей);
b) контурная подача (информация о диаметре и контурной подаче при испытаниях на отклонения круговых траекторий для поддержания постоянного ускорения осей приведена в приложении D);
c) направление обхода для испытаний на отклонения круговых траекторий с линейными осями и для испытаний с поворотными осями — направление по часовой стрелке или против часовой стрелки в соответствии с 3.8 и 3.9;
d) идентификация осей, т.е. указание осей станка, задействованных в создании фактической траектории;
e) расположение средств измерений в рабочей зоне станка;
f) температура (окружающей среды, средств измерений, станка) и коэффициент расширения (для станка, средств измерений), применяемый только для компенсации среднего двунаправленного радиального отклонения D и радиального отклонения F;
g) метод сбора данных [область сбора данных, если он отличается от 360°, начальная и конечная точки фактического перемещения, количество точек измерения, выбранных для цифрового сбора данных, а также применяется или не применяется процесс усреднения (фильтрации) данных];
h) любые процедуры компенсации станка, используемые во время испытания;
i) позиции подвижных рабочих органов или подвижных элементов по осям, которые не подвергаются испытаниям.
4.5 Настройка средств измерений
Для проверки среднего двунаправленного радиального отклонения D и радиального отклонения F должен быть известен номинальный размер средств измерений (например, номинальная длина LB телескопической шаровой штанги широкого диапазона).
Примечание — Испытания на отклонения круговых траекторий с использованием сигнала обратной связи приведены в приложении E.
4.6 Погрешность (неопределенность) измерений
Основными факторами, влияющими на погрешность (неопределенность) измерений двунаправленного кругового отклонения G(b), кругового отклонения G и отклонения при интерполяции по контуру Eint, являются:
- погрешность средств измерений;
- повторяемость измерений;
- влияние температуры на станок и/или средства измерений, контролируемое, например, путем измерений изменения температуры окружающей среды (ETV) в соответствии с ISO/TR 16015.
Основными факторами, влияющими на погрешность (неопределенность) измерений среднего двунаправленного радиального отклонения D и радиального отклонения F, являются:
- факторы, способствующие возникновению отклонений G(b) и G (см. первый перечень 4.6);
- погрешность (неопределенность) измерения температуры станка и средств измерений [вызванная погрешностью датчика(ов) температуры и неточностью местоположения датчика(ов) температуры];
- погрешность коэффициентов теплового расширения станка и средств измерений (используется для компенсации до 20 °C или до заданной температуры испытаний).
Для определения двунаправленного кругового отклонения G(b) и среднего двунаправленного радиального отклонения D необходимо последовательно измерить две фактические траектории: одну в направлении по часовой стрелке, а другую — против часовой стрелки.
Для определения кругового отклонения G, радиального отклонения F и отклонения интерполяции контура Eint измерение выполняется один раз при движении по часовой стрелке и один раз при движении против часовой стрелки. Для определения отклонения интерполяции контура направление движения по часовой стрелке или против часовой стрелки определяется поворотными осями, если вращается только одна поворотная ось. Если вращаются две поворотные оси, направление определяется осью, которая поворачивается в большем диапазоне, обычно это ось, которая совершает полный оборот на 360° (см. 3.9, примечание 5).
При оценке должны быть использованы все измеренные данные, соответствующие фактической траектории (включая любые пики в точках возврата).
Для измерения радиального отклонения F части окружности погрешности установки инструмента необходимо минимизировать.
Для испытаний на отклонения круговых траекторий с двумя линейными осями, как правило, применяются следующие средства измерений: вращающийся датчик одномерных линейных перемещений, круговой контрольный калибр и датчик двумерных перемещений, телескопическая шаровая штанга широкого диапазона, двумерная цифровая шкала, два датчика линейных перемещений и поверочный четырехсторонний угольник (как описано в ISO 230-1:2012, 11.3.4). Средства измерений описаны в ISO/TR 230-11:2018, 12.2.1 (телескопическая шаровая штанга широкого диапазона) и 12.3.1 (двумерная цифровая шкала).
Для испытаний на отклонения круговых траекторий с поворотной осью (осями), как правило, применяются следующие средства измерений: шаровой калибр с датчиком линейных перемещений, три датчика линейных перемещений и физический эталон сферической поверхности (радиальные испытания), телескопическая шаровая штанга широкого диапазона (как описано в ISO/TR 230-11:2018, 12.2.1 (телескопическая шаровая штанга широкого диапазона), 12.3.3 (3D-зонд для прецизионных сфер, контактный тип) и 12.3.4 (головка 3D-зонда, бесконтактный тип).
Сведения о влиянии типовых погрешностей станков при проведении испытаний на отклонения круговых траекторий с двумя линейными осями приведены в приложении B (см. также [7] - [12]).
В приложении C кратко описаны меры для минимизации влияния погрешностей настройки, применяемые к средствам измерений при проведении испытаний на отклонения круговых траекторий с поворотной осью (осями).
Наиболее предпочтителен графический способ представления результатов с указанием численных значений следующих измерений:
a) для испытаний на отклонения круговых траекторий с линейными осями:
-
среднее двунаправленное радиальное отклонение D, скорректированное до 20 °C или до заданной температуры испытаний;
-
круговое отклонение G для направлений обхода по часовой стрелке и/или против часовой стрелки;
-
радиальные отклонения Fmax и Fmin для направлений обхода по часовой стрелке и против часовой стрелки, скорректированные до 20 °C или до заданной температуры испытаний;
b) для испытаний на отклонения круговых траекторий, включая поворотные оси:
Типовые примеры представления результатов испытания приведены в таблицах 1 - 3, которые также применимы для отклонения интерполяции контура (см. рисунок C.5). Если диаграмма в полярной системе координат недоступна для представления отклонения интерполяции контура, допускается использование X-Y графика с номинальным угловым положением интересующей поворотной оси (см. рисунок C.6).
Примечание — Для большей наглядности результаты представлены в настоящем стандарте в виде трех таблиц (таблицы 1, 2 и 3). В отчете об испытаниях эти три таблицы могут быть объединены в одну таблицу.
Протокол испытаний должен включать следующее:
- дату испытания;
- наименование станка;
- средства измерений;
- параметры испытаний (см. 4.4).
Должен быть указан масштаб увеличения графического изображения.
Должна быть указана погрешность (неопределенность) измерений.
7 Пункты, подлежащие согласованию между поставщиком/производителем и потребителем
Между поставщиком/производителем и пользователем подлежат согласованию следующие пункты:
a) процедура прогрева перед испытанием станка (см. 4.3);
b) параметры испытаний (см. 4.4);
c) для испытаний на отклонения круговых траекторий с линейными осями требуются и необходимо представить данные результатов испытаний для двунаправленного кругового отклонения G(b), среднего двунаправленного радиального отклонения D, кругового отклонения G, радиального отклонения F [от раздела 6, a), 1) до раздела 6, a), 4)] и для испытаний на отклонения круговых траекторий с поворотной осью (осями), и необходимо представить отклонения интерполяции контура Eint.
Пример представления данных для двунаправленного кругового отклонения G(b) и среднего двунаправленного радиального отклонения D
| Дата проведения испытания | дд/мм/гг | Название станка | xyz |
| Средство измерений | abc | Расположение средства измерений | |
| Параметры испытания | Центр окружности (X/Y/Z) | 250/250/100 мм | |
| Диаметр номинальной траектории | 40 мм | Сдвиг относительно исходной точки инструмента (X/Y/Z) | 0/0/-80 мм |
| Контурная подача | 500 мм/мин | Сдвиг относительно исходной точки заготовки (X/Y/Z) | 0/0/30 мм |
| Направление обхода | - | 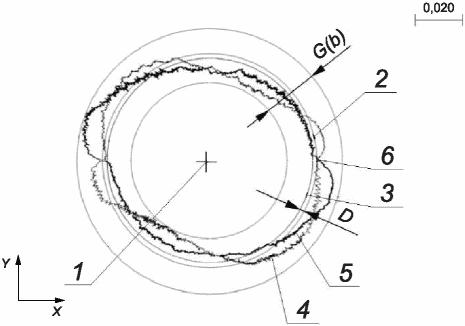 1 — центр среднеквадратичной окружности двух фактических траекторий; 2 — номинальная траектория; 3 — среднеквадратичная окружность двух фактических траекторий; 4 — фактическая траектория, движение против часовой стрелки; 5 — фактическая траектория, движение по часовой стрелке; 6 — начальная точка | |
| Испытуемые оси станка (X, Y, Z) | XY | ||
| Метод сбора данных | |||
| Начальная точка | 0° | ||
| Конечная точка | 0° | ||
| Количество точек измерения (только цифровые) <1> | 1500 | ||
| Усреднение данных | Нет | ||
| Применение компенсации | Нет | ||
| Положения осей, не подлежащих проверке | Z = 150 мм | ||
| Примечания 1 Двунаправленное круговое отклонение G(b)XY = 0,028 мм. 2 Среднее двунаправленное радиальное отклонение DXY = -0,001 мм. | |||
Пример представления данных для кругового отклонения G
| Дата проведения испытания | дд/мм/гг | Название станка | xyz |
| Средство измерений | abc | Расположение средства измерений | |
| Параметры испытания | Центр окружности (X/Y/Z) | 250/250/300 мм | |
| Диаметр номинальной траектории | 250 мм | Сдвиг относительно исходной точки инструмента (X/Y/Z) | 0/0/-80 мм |
| Контурная подача | 1000 мм/мин | Сдвиг относительно исходной точки заготовки (X/Y/Z) | 0/0/230 мм |
| Направление обхода | +Y к +X | 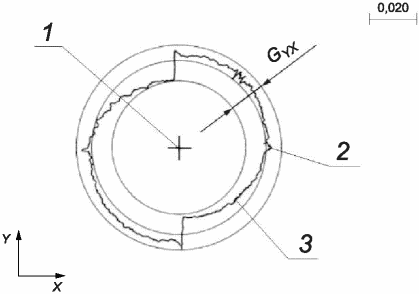 1 — центр среднеквадратичной окружности; 2 — начальная точка; 3 — фактический путь по часовой стрелке | |
| Испытуемые оси станка (X, Y, Z) | XY | ||
| Метод сбора данных | |||
| Начальная точка | 0° | ||
| Конечная точка | 0° | ||
| Количество точек измерения (только цифровые) <1> | 1800 | ||
| Усреднение данных | Нет | ||
| Применение компенсации | Нет | ||
| Положения осей, не подлежащих проверке | Z = 350 мм | ||
| Примечание — Круговое отклонение DYX = 0,018 мм. | |||
Пример представления данных для радиального отклонения F
| Дата проведения испытания | дд/мм/гг | Название станка | xyz |
| Средство измерений | abc | Расположение средства измерений | |
| Параметры испытания | Центр окружности (X/Y/Z) | 250/250/100 мм | |
| Диаметр номинальной траектории | 150 мм | Сдвиг относительно исходной точки инструмента (X/Y/Z) | 0/0/-80 мм |
| Контурная подача | 300 мм/мин | Сдвиг относительно исходной точки заготовки (X/Y/Z) | 0/0/30 мм |
| Направление обхода | +Y к +X | Температура | |
| Испытуемые оси станка (X, Y, Z) | XY | Температура окружающей среды | 22 °C |
| Метод сбора данных | Температура средства измерений, при необходимости | 22 °C | |
| Начальная точка | 0° | Температура станка | 22 °C |
| Конечная точка | 0° | 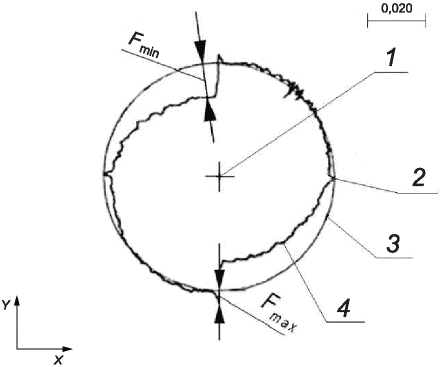 1 — центр среднеквадратичной окружности; 2 — начальная точка; 3 — номинальная траектория; 4 — фактическая траектория, движение по часовой стрелке | |
| Количество точек измерения (только цифровые) <1> | 1800 | ||
| Усреднение данных | Нет | ||
| Применение компенсации | Нет | ||
| Положения осей, не подлежащих проверке | Z = 150 мм | ||
| Примечание — Радиальное отклонение: FYX,max = +0,005 мм и FYX,min = -0,013 мм. | |||
РАЗЛИЧИЯ МЕЖДУ КРУГОВЫМИ ОТКЛОНЕНИЯМИ G И G(b) И РАДИАЛЬНЫМИ ОТКЛОНЕНИЯМИ F И D
Различия между круговыми отклонениями G и G(b) и радиальными отклонениями F и D
| Влияние | Круговые отклонения G и G(b) | Радиальные отклонения F и D |
| Отклонение формы a | Включено | Включено |
| Отклонение диаметра b | Не включено, так как диаметры окружностей минимальной зоны не рассчитываются | Включено |
| Отклонение положения c | Не включено, так как положение окружностей минимальной зоны определяется только фактической траекторией | Включено в отклонение F для неполной окружности, не включено в F в отношении полной окружности и не включено в D |
| a Отклонение между формой фактической траектории (например, отклонение от эллиптической формы) и окружностью. b Отклонение между фактическим диаметром траектории и номинальным диаметром траектории. c Отклонение между положением центра фактической траектории и центром номинальной траектории (например, отклонения в позициях X и Y). | ||
ВЛИЯНИЕ ТИПОВЫХ ПОГРЕШНОСТЕЙ СТАНКОВ НА КРУГОВЫЕ ТРАЕКТОРИИ, ВЫПОЛНЕННЫЕ С ДВУМЯ ЛИНЕЙНЫМИ ОСЯМИ
Настоящее приложение посвящено основным факторам влияния типовых погрешностей станков на круговые движения. Как правило, эти индивидуальные погрешности оказывают комбинированное воздействие на фактические круговые траектории. По этой причине информация, приведенная в настоящем приложении, является недостаточной для детального анализа круговых измерений. Подробный анализ круговых измерений описан в [10] и [11].
На круговые траектории, создаваемые двумя линейными осями станка с числовым программным управлением, влияют геометрические отклонения этих двух осей и отклонения, вызванные числовым программным управлением и приводами станка.
B.2 Влияние геометрических отклонений
B.2.1 Влияние нарастающих линейных отклонений позиционирования
В случае, когда происходит перемещение по оси X на большую длину, круговая траектория принимает форму эллипса с наибольшим диаметром, параллельным оси X, например вследствие различного масштаба шкал по осям. Если принять, что ось Y не имеет отклонений, тогда диаметр траектории, параллельный оси Y, меняться не будет, т.е. диаметр траектории равен номинальному диаметру [см. рисунок B.1 a)]. Когда перемещение по оси X происходит на малую длину и принято, что ось Y не имеет отклонений, тогда круговая траектория принимает форму эллипса и его наибольший диаметр становится параллельным оси Y. Этот диаметр также равен номинальному [см. рисунок B.1 b)].
Рисунок B.1 демонстрирует отклонения от номинальной траектории, которые могут быть определены с применением таких средств измерений, как двумерная цифровая шкала, телескопическая шаровая штанга широкого диапазона со сферой, настроенная по радиусу. Применение средств измерений может ограничиваться только измерением изменений радиуса траектории (в том случае, если сфера телескопической шаровой штанги широкого диапазона не настроенная по радиусу). В этом случае невозможно оценить масштаб двух перемещаемых осей станка, а возможно только зафиксировать различие масштабов между двумя осями станка, которые обычно обозначаются как «различие масштаба».
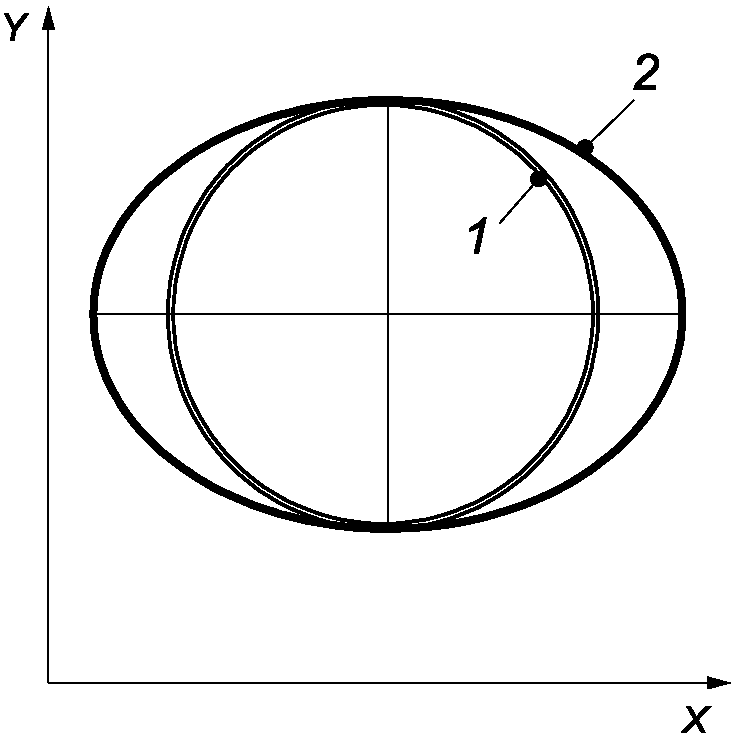 |
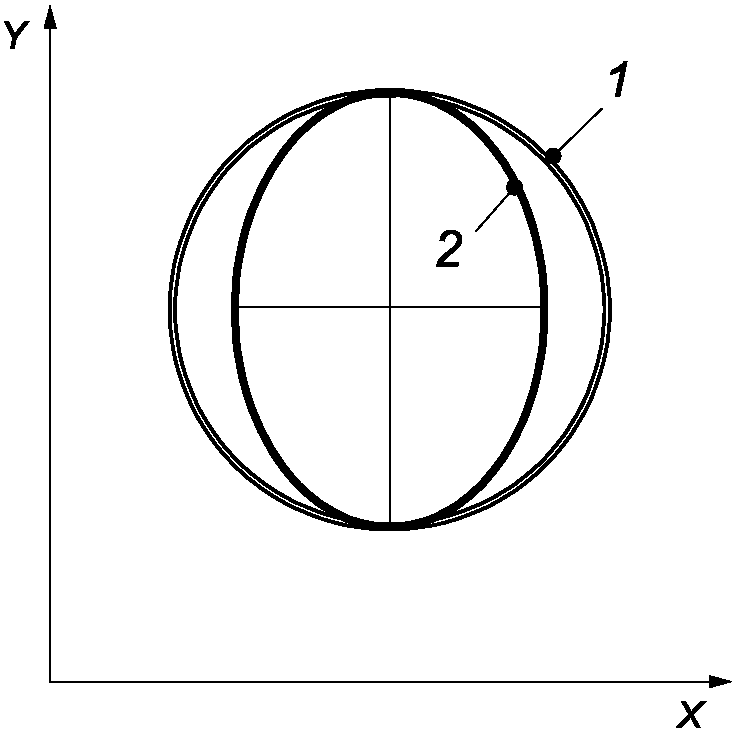 |
|---|---|
| a) X-перемещение оси на большую длину | b) X-перемещение оси на малую длину |
1 — номинальная траектория; 2 — фактическая траектория
Рисунок B.1 — Влияние больших и малых перемещений оси на фактические траектории
B.2.2 Влияние неперпендикулярности осей
Когда оси X и Y неперпендикулярны и угол между ними превышает 90°, фактическая траектория принимает форму эллипса с главными осями, расположенными под углом, равным +45° или -45°. Большой диаметр эллипса расположен под углом -45° (+135°) [см. рисунок B.2 a)]. Кроме того, принято, что отклонение от перпендикулярности является единственным отклонением в плоскости XY.
Когда угол между этими двумя осями менее 90°, фактическая траектория снова принимает форму эллипса с главными осями, расположенными под углами +/- 45°, но с большим диаметром, под углом, равным +45° (+225°) [см. рисунок B.2 b)].
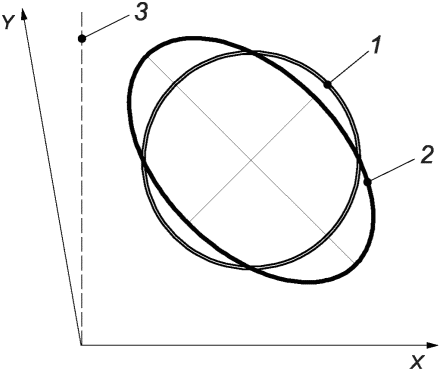 |
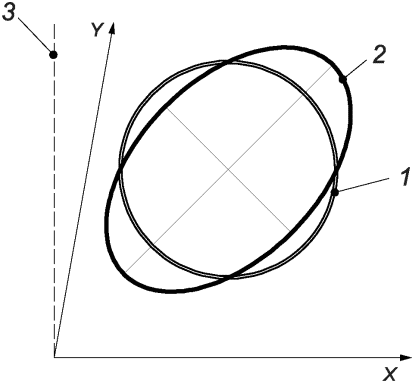 |
|---|---|
| a) Угол более 90° | b) Угол менее 90° |
1 — номинальная траектория; 2 — фактическая траектория; 3 — номинальная ось Y (перпендикулярная к оси X)
Рисунок B.2 — Влияние неперпендикулярности осей на фактические траектории
B.2.3 Влияние циклических отклонений
Циклические отклонения также влияют на фактические траектории. Отклонение от круговой траектории не является эллиптическим. На рисунке B.3 показаны изменения траектории при циклическом отклонении позиционирования Z.
Другие циклические отклонения (например, отклонение от прямолинейности и угловое отклонение движения) могут приводить к неэллиптическим отклонениям от круговой траектории.
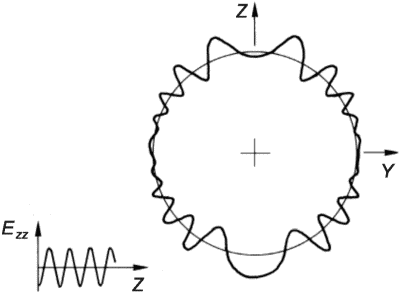
EZZ — погрешность позиционирования в оси Z
Рисунок B.3 — Влияние циклического отклонения позиционирования
B.3 Влияние числового программного управления станка и его приводов
Круговая траектория, которая создается двумя линейными осями с числовым программным управлением, предоставляет информацию о работе системы управления с числовым программным управлением станка и его приводов. Движение каждой оси является достаточно сложным в связи с тем, что длина хода, скорость и ускорение каждой оси меняются по закону синуса или косинуса при постоянстве скорости подачи на круговой траектории.
B.3.2 Влияние погрешности реверсирования
При наличии осевой погрешности реверсирования в точках реверса будут появляться «переходы». На рисунке B.4 показаны типовые погрешности, возникающие вследствие образовавшегося зазора при реверсировании и происходящие в четырех точках с интервалом 90° (от каждой оси), что ведет к появлению четырех секторов с разными центрами. Для нормального зазора на рисунке показана форма, полученная движением обхода против хода часовой стрелки.
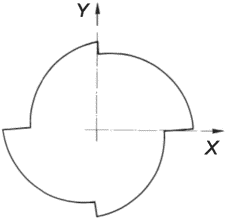
Рисунок B.4 — Переходы с интервалом 90° вследствие реверсирования
Когда происходит устранение погрешности реверсирования [или с помощью применения отсчетных линеек с обратной связью, или с помощью применения компенсации реверса в системе числового программного управления (ЧПУ)], эффекты задержки времени вызывают пики или «пиковые отклонения» в точках реверса (см. рисунок B.5). Величина этих «пиковых отклонений» зависит от механического зазора, упругой деформации при трении и запаздывания по времени.
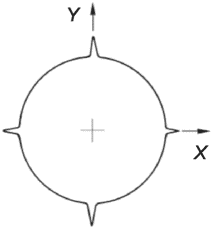
Рисунок B.5 — Пиковые отклонения с интервалом 90° вследствие реверсирования
Необходимо обратить внимание на то, что «переходы» и «пиковые отклонения» в точках реверса фактически являются искаженными «плоскостями» и появляются на обработанных окружностях, но не будут обнаруживаться при стандартных проверках точности и повторяемости позиционирования линейной оси (например, согласно ISO 230-2), так как измерения в соответствии с этими стандартными проверками проводят только после того, как движение на станке будет остановлено.
На практике и «пиковые отклонения», и «переходы» могут образоваться одновременно с различными по величине значениями. Если дополнительно применяется компенсация погрешности реверсирования и/или трения, которая не в полной мере компенсирует возникающие погрешности, то могут наблюдаться достаточно сложные формы в точках с интервалом 90°, включая «отрицательные пиковые отклонения» и «отрицательные переходы».
При увеличении скорости подачи по круговой траектории также увеличивается ускорение осей. Привод оси может вести себя таким образом, что область его перемещения уменьшается на более высокой частоте при более высоких скоростях подачи. В результате формируются траектории, диаметры которых меньше номинальной круговой траектории (см. рисунок B.6). Сглаживающий фильтр, применяемый к позиционному управлению осью, в данном случае будет оказывать воздействие, аналогичное задержке отклика привода.
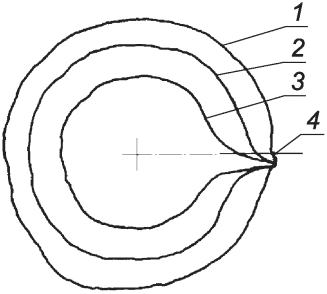
1 — малая контурная подача; 2 — средняя контурная подача; 3 — большая контурная подача; 4 — начальные и конечные точки
Рисунок B.6 — Влияние ускорения осей на фактические траектории круговых движений
Специальные алгоритмы управления в системе числового программного управления станка (например, управление с прямой связью) могут компенсировать влияние ускорения соответствующих осей. Сглаживающий фильтр может оказывать аналогичное воздействие на фактическую траекторию.
B.3.4 Влияние вследствие различия динамических погрешностей (несоответствие коэффициента усиления цепи по положению)
Если динамические погрешности по двум осям различны, то круговая траектория преобразуется в эллиптическую. Главные оси располагаются под углами 45°. В зависимости от направления обхода (по ходу часовой стрелки или против хода часовой стрелки) наибольший диаметр расположен под углом +45° или -45° (см. рисунок B.7). Эллиптическое отклонение от круговой траектории соответственно увеличивается при увеличении скорости подачи.
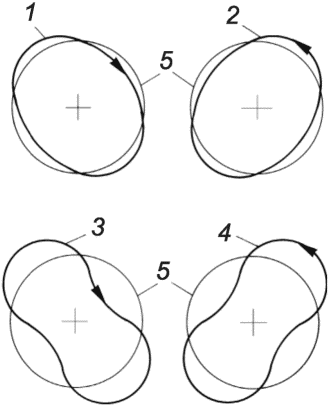
1 — малая контурная подача по ходу часовой стрелки; 2 — малая контурная подача против хода часовой стрелки; 3 — большая контурная подача по ходу часовой стрелки; 4 — большая контурная подача против хода часовой стрелки; 5 — номинальная траектория
Рисунок B.7 — Влияние на фактические траектории различий динамических погрешностей
МЕРЫ ПО МИНИМИЗАЦИИ ПОГРЕШНОСТЕЙ НАСТРОЙКИ, ПРИМЕНЯЕМЫЕ К СРЕДСТВАМ ИЗМЕРЕНИЙ ПРИ ИСПЫТАНИЯХ НА ОТКЛОНЕНИЯ КРУГОВЫХ ТРАЕКТОРИЙ С ПОВОРОТНЫМИ ОСЯМИ
Настройка средств измерений может оказать значительное влияние на результаты испытаний на отклонения круговых траекторий металлорежущих станков. В таких испытаниях используются телескопическая шаровая штанга широкого диапазона, испытательная оправка со сферическим концом и датчиком (датчиками) линейных перемещений с плоскими концами. Также возможно применение трех датчиков линейных перемещений и физического эталона сферической поверхности (радиальные испытания). В настоящем приложении приведены меры минимизации погрешностей настройки, применяемые к средствам измерений при испытаниях.
C.2 Испытания с помощью телескопической шаровой штанги широкого диапазона (системы ball bar)
C.2.1 Выравнивание прецизионных сфер
Как правило, прецизионная сфера телескопической шаровой штанги широкого диапазона (системы ball bar), (далее — шаровой штанги) со стороны шпинделя выравнивается по средней линии оси шпинделя. Любое смещение может повлиять на результат испытания.
Данное выравнивание может быть выполнено с помощью приспособления, прикрепленного к шпинделю, для точной регулировки положения сферы. Пример такого приспособления приведен на рисунке C.1.
В некоторых случаях, например, когда испытуемая поворотная ось находится не со стороны шпинделя, возможно измерить положение центра сферы относительно средней линии оси шпинделя, а затем сместить систему координат станка, чтобы компенсировать эту погрешность. Положение центра сферы определяют, измерив биение в радиальном направлении при вращении шпинделя с помощью датчика линейного перемещения.
В случае, когда прецизионная сфера шаровой штанги располагается не со стороны шпинделя, шаровая штанга в таком положении должна быть направлена при каждом испытании в необходимом для выполнения измерения направлении, т.е. радиальном, тангенциальном или осевом, X, Y или Z. Например, когда поворотная ось находится со стороны заготовки, а измеряемое направление зафиксировано в системе координат заготовки, т.е. в радиальном, тангенциальном и осевом направлениях, то прецизионная сфера шаровой штанги со стороны заготовки не обязательно должна быть точно расположена. Это не влияет на результат испытания (эффект второго порядка).
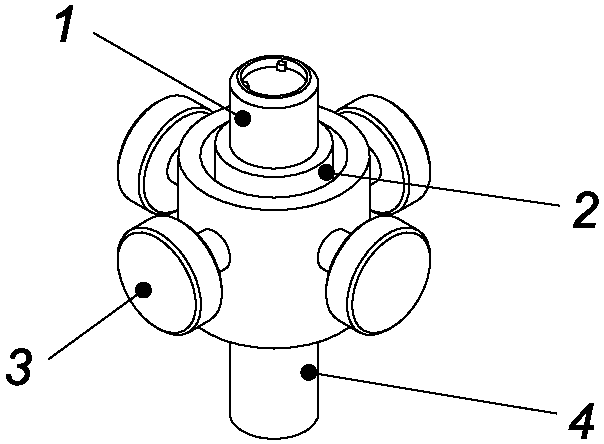
1 — магнитное гнездо; 2 — держатель магнита; 3 — винт; 4 — стержень к патрону
Рисунок C.1 — Пример приспособления для выравнивания сферы со стороны шпинделя
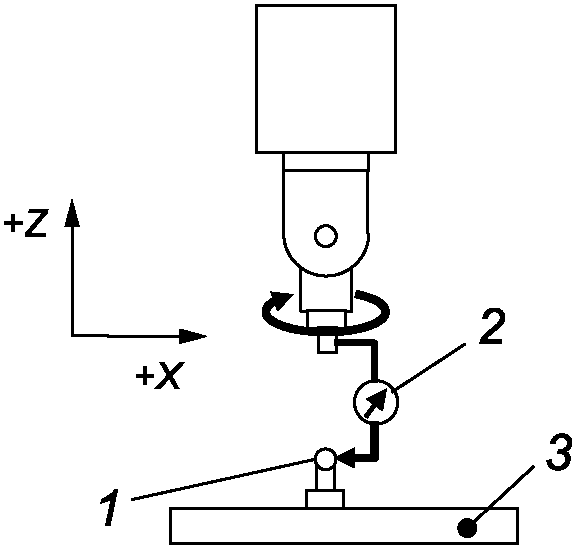 | 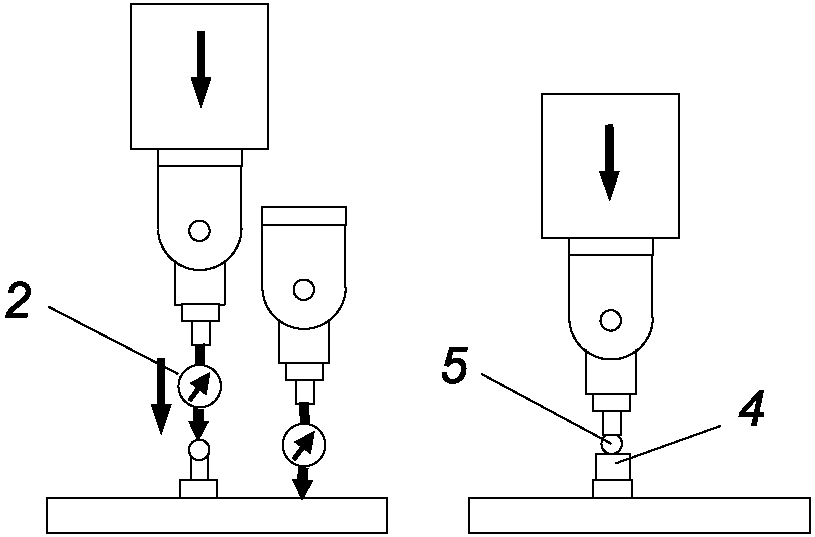 |
| a) Измерение положений X и Y | b) Измерение положения Z |
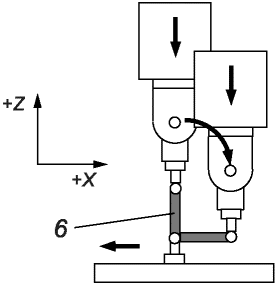 | |
| c) Альтернативный способ измерения положений X и Z с помощью шаровой штанги | |
1 — прецизионная сфера, расположенная не на стороне шпинделя; 2 — датчик линейного перемещения; 3 — стол; 4 — система настройки вылета (длины) инструмента; 5 — прецизионная сфера со стороны шпинделя; 6 — шаровая штанга
Рисунок C.2 — Процедура измерения местоположения прецизионной сферы при ее размещении не со стороны шпинделя
Если оказываемое влияние не является влиянием второго порядка, то прецизионная сфера шаровой штанги, находящейся не со стороны шпинделя, выравнивается по центру круговой траектории сферы, расположенной со стороны шпинделя, в системе координат станка. Если прецизионная сфера расположена не со стороны шпинделя, то ее положение в системе координат станка измеряется с помощью датчика линейного перемещения и системы настройки вылета (длины) инструмента [см. рисунок C.2 a) и b) для обрабатывающего центра] или шаровой штанги [см. рисунок C.2 c)].
Например, положение прецизионной сферы по оси Z, расположенной не со стороны шпинделя, как правило, измеряется следующим образом [рисунок C.2 b) для обрабатывающего центра]: в первую очередь измеряют расстояние в направлении Z от вершины прецизионной сферы до поверхности стола с помощью датчика линейного перемещения, закрепленного на шпинделе. Затем на шпиндель устанавливают сферу и измеряют ее положение по оси Z с помощью системы настройки вылета (длины) инструмента, установленной на столе. Предполагая, что высота системы настройки вылета (длины) инструмента (расстояние от сферы со стороны шпинделя до поверхности стола) известна, можно рассчитать положение сферы по оси Z со стороны стола относительно сферы со стороны шпинделя.
Поворотную(ые) ось (оси) приводят в движение в соответствии с процедурой каждого испытания. Движение линейных осей запрограммировано таким образом, чтобы шаровая штанга была направлена в соответствии с процедурой при каждом испытании на протяжении всего его цикла.
Например, при испытании на отклонения круговых траекторий по осям X, Z и B в направлении X траектории X и Z задаются таким образом, чтобы шаровая штанга всегда была направлена приблизительно по оси X. Номинальная траектория для линейных осей точно такая же, как и в случае с прецизионной сферой и датчиками линейных перемещений. Пример установки шаровой штанги для этого испытания показан на рисунке C.3.
При испытании на отклонения круговых траекторий по осям X, Z и B в тангенциальном направлении (см. рисунок C.4) прецизионная сфера располагается не со стороны шпинделя и при этом в центре круговой траектории (т.е. на средней линии оси шпинделя). В этом случае требуется приспособление, подобное тому, которое показано на рисунке C.4, чтобы отвести сферу, расположенную со стороны шпинделя от средней линии оси шпинделя. Такая настройка позволяет измерить тангенциальную погрешность к поворотной оси (ось B) в том случае, если прецизионная сфера расположена не со стороны шпинделя. Таким образом, два испытания на рисунках C.3 и C.4 рассматривают как кинематически эквивалентные.
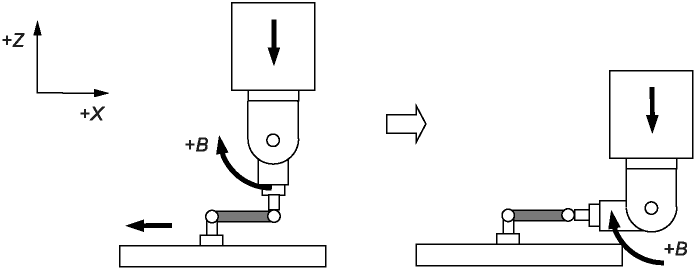
Рисунок C.3 — Испытание с использованием шаровой штанги на отклонения круговых траекторий по осям X, Z и B в направлении X
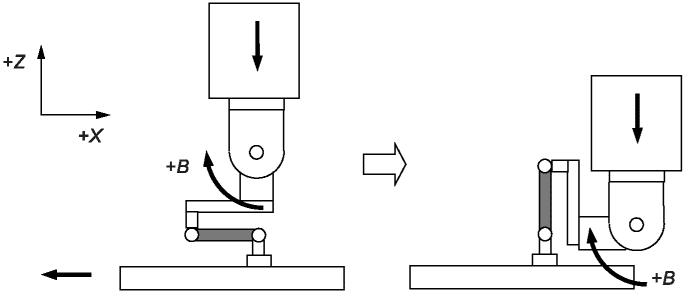
Рисунок C.4 — Испытание с использованием шаровой штанги на отклонения круговых траекторий по осям X, Z и B в тангенциальном направлении
Для удобства программирования необходимо установить функцию управления центральной точкой инструмента (TCP) в положение «Вкл». Функция TCP обеспечивает автоматическое согласование линейных осей относительно запрограммированного перемещения поворотной(ых) оси (осей).
Контурная подача и перемещение линейных осей в системе координат станка изменяются в зависимости от расстояния от центра сферы до поворотной оси. Чувствительность к угловым погрешностям перемещения и погрешностям ориентации поворотной оси возрастает (так же, как и чувствительность к погрешностям перемещения по линейным осям и погрешностям ориентации), если это расстояние становится больше.
Должна быть известна исходная длина LB шаровой штанги, и должно быть измерено смещение центра прецизионной сферы со стороны шпинделя к передней части шпинделя (калибровочная линия шпинделя).
Смещение прецизионной сферы относительно торца шпинделя (калибровочная линия шпинделя), как правило, измеряют с помощью системы настройки вылета (длины) инструмента. Для обрабатывающего центра в первую очередь на шпиндель прикрепляют эталонный инструмент с предварительно измеренной длиной (расстояние от торца шпинделя до вершины инструмента или калибровочная линия шпинделя), его положение по оси Z устанавливают по вершине инструмента и измеряют с помощью системы настройки вылета (длины) инструмента, установленной на столе. Затем прецизионную сферу прикрепляют к шпинделю и ее положение по оси Z измеряют с помощью той же системы. Смещение прецизионной сферы относительно торца шпинделя (калибровочная линия шпинделя) может быть рассчитано на основе разности измеренных по оси Z положений, когда известны предварительно измеренные длина эталонного инструмента и радиус прецизионной сферы.
При проведении всех испытаний на отклонения круговых траекторий с поворотной(ыми) осью (осями) следует последовательно измерять две фактические траектории в направлениях по часовой стрелке и против часовой стрелки относительно поворотной оси, для которой проводится испытание.
C.2.4 Представление результатов
При оценке используются все измеренные данные, соответствующие фактическому маршруту, включая точки реверсирования и любые пики в начальной и конечной точках.
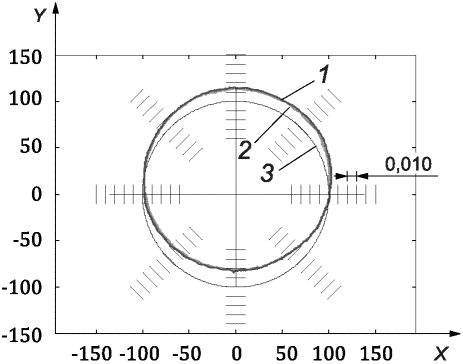
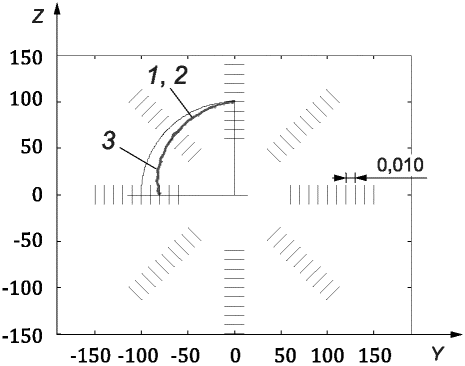
Предпочтительно отображать измеренное смещение в полярном формате. Отклонение должно быть нанесено на график с учетом номинального углового положения интересующей поворотной оси. Например, в испытании с осями X, Y и C оно строится с учетом номинального углового положения оси C, предполагая ее постоянную угловую скорость, за исключением начальной или конечной фазы (примеры приведены на рисунке C.5). Для представления результатов при перемещениях по пяти осям в качестве ориентира для углового положения отклонений берется номинальное угловое положение поворотной оси с большим угловым диапазоном (см. 3.9, примечание 5).
Некоторое коммерческое программное обеспечение для испытаний по окружности по умолчанию выполняет автоматическое центрирование при оценке отклонения по окружности. Его следует отключить и оценить «необработанные» показания шаровой штанги (изменения ее длины). По возможности, в начале измерения смещение шаровой штанги должно быть обнулено.
 |
 |
|---|---|
| a) Испытание на отклонения круговых траекторий с осями X, Y и C в радиальном направлении C | b) Испытание на отклонения круговых траекторий с осями Y, Z и A в радиальном направлении A |
1 — фактическая траектория, по часовой стрелке; 2 — фактическая траектория, против часовой стрелки; 3 — номинальная траектория
Рисунок C.5 — Примеры представления данных для испытаний на отклонения трехосных круговых траекторий, увеличение 0,010 мм/дел
C.3 Испытания с оправкой со сферическим концом и датчиком (датчиками) линейных перемещений или гнездом датчика
C.3.1 Выравнивание прецизионной сферы
Оправка со сферическим концом может быть установлена как со стороны шпинделя, так и не с его стороны. Данная настройка определяет направления измерений либо в системе координат заготовки, либо в системе координат станка. Центр сферы должен быть выровнен по средней линии оси шпинделя. Необходимо измерить смещение прецизионной сферы относительно торца шпинделя (калибровочная линия шпинделя).
Если датчики линейных перемещений не поворачиваются относительно поворотной оси (осей), погрешности перемещения измеряются в направлениях X, Y и Z в системе координат станка. Если датчики линейных перемещений вращаются относительно поворотной оси (осей), чувствительными направлениями становятся радиальные, осевые и тангенциальные по отношению к поворотной оси. В таких случаях возможно геометрическое преобразование между этими направлениями с помощью преобразования координат.
Некоторые коммерческие устройства для радиальных испытаний допускают установку оправки со сферическим концом либо со стороны шпинделя (с гнездом датчика на столе), либо без него (с гнездом датчика на шпинделе). Если поворотная ось находится со стороны шпинделя, а сфера — не со стороны шпинделя, положение сферы должно быть выровнено по центру круговой траектории в системе координат заготовки аналогичным образом, как показано в C.2.1.
Процедуры испытаний со сферической оправкой и датчиком (датчиками) линейных перемещений или гнездом датчика (например, радиальные испытания) могут быть такими же, как и при использовании шаровой штанги, при использовании тех же смещений, диаметра и скорости (см. C.2.2). Когда гнездо датчика установлено на наклонной оси, жесткость крепления должна быть достаточно высокой, чтобы деформация, вызванная действием силы тяжести, была достаточно малой.
Когда оправка со сферическим концом установлена на шпиндель, общая процедура испытания заключается в следующем: сфера располагается таким же образом, как в любом другом испытании. Датчик линейного перемещения подводится к измеряемому сферическому концу оправки и шпиндель проворачивается таким образом, чтобы определить среднее положение биения. Затем датчик линейного перемещения обнуляется, и начинается движение по контуру с записью показаний датчика линейного перемещения.
При проведении всех испытаний на отклонения круговых траекторий с поворотной осью (осями) следует последовательно измерять две фактические траектории в направлении по часовой стрелке и против часовой стрелки относительно поворотной оси, подвергаемой испытаниям.
C.3.3 Представление результатов
При оценке используют все измеренные данные, соответствующие фактическому маршруту, включая любые пики в начальной и конечной точках, а также в точках реверсирования.
Рекомендуется отображать измеренное смещение в виде диаграммы в полярной системе координат. При отсутствии такой возможности допускается построение линейного графика с указанием номинального углового положения интересующей поворотной оси (см., например, рисунок C.6). При представлении результатов для перемещений по пяти осям в качестве ориентира углового положения отклонений принимают номинальное угловое положение оси с большим угловым диапазоном (см. 3.9, примечание 5).
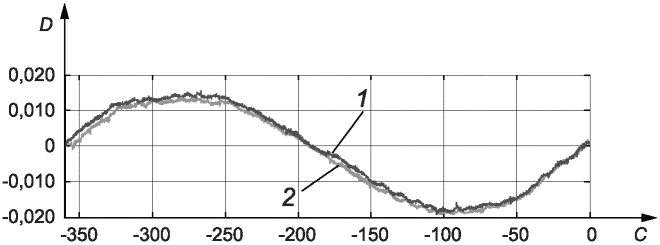
C — угловое положение оси C в градусах; D — смещение в миллиметрах; 1 — фактическая траектория по часовой стрелке; 2 — фактическая траектория против часовой стрелки
Рисунок C.6 — Пример представления данных для испытаний на отклонения круговых испытаний с осями X, Y и C в радиальном направлении
РЕГУЛИРОВКА ДИАМЕТРА И КОНТУРНОЙ ПОДАЧИ ДЛЯ ИСПЫТАНИЙ НА ОТКЛОНЕНИЯ КРУГОВЫХ ТРАЕКТОРИЙ
Диаметр номинальной траектории и контурную подачу устанавливают по согласованию между производителем/поставщиком и потребителем или соответствующими стандартами на станки.
Если диаметр или контурную подачу выбирают отличными от установленных значений, они должны быть откорректированы в соответствии с формулой (D.1) для поддержания постоянства ускорения осей:
V_{1} = V_{2} \sqrt{d_{1}/d_{2}} , (D.1)
где V1 — расчетная контурная подача;
V2 — заданная контурная подача;
d1 — контрольный диаметр номинальной траектории;
d2 — заданный диаметр номинальной траектории.
Изменение диаметра необходимо сводить к минимуму, так как:
- влияние геометрических отклонений станка возрастает с увеличением диаметра номинальной траектории и
- влияние различных динамических погрешностей возрастает при увеличении контурной подачи.
Пример — При заданном диаметре d2 = 100 мм, заданной контурной подаче V2 = 500 мм/мин и контрольном диаметре d1 = 125 мм расчетная контурная подача V1 вычисляется следующим образом в соответствии с формулой (D.1):
V_{1} = 500 \cdot \sqrt{125/100} = 559\text{мм}/\text{мин} . (D.2)
ИСПЫТАНИЯ НА ОТКЛОНЕНИЯ КРУГОВЫХ ТРАЕКТОРИЙ С ИСПОЛЬЗОВАНИЕМ СИГНАЛА ОБРАТНОЙ СВЯЗИ
Испытания, проводимые без внешних средств измерений, например, как описано в ISO 230-1:2012, 11.3.4, но с использованием внутреннего сигнала обратной связи от приводов осей станка, называются «испытания на отклонения круговых траекторий с использованием сигнала обратной связи».
Значения двунаправленного кругового отклонения и значения круговых отклонений, полученных в результате испытаний на отклонения круговых траекторий с использованием сигнала обратной связи, должны быть указаны как:
- двунаправленное круговое отклонение с использованием сигнала обратной связи G(b)f;
- циклическое отклонение при использовании сигнала обратной связи Gf.
Испытания на отклонения круговых траекторий с использованием сигнала обратной связи не должны быть использованы для определения значений радиального отклонения или средних значений двунаправленного радиального отклонения.
На станках с линейными шкалами циклические испытания с использованием сигнала обратной связи могут быть использованы, например, для определения влияния циклических отклонений <1>, погрешности реверсирования <2>, ускорения осей <3> и отклонений вследствие различия динамических погрешностей <4>. Данные типы отклонений описаны в [10] и [11].
<1> Влияние циклических отклонений описано в B.2.3.
<2> Влияние погрешности реверсирования описано в B.3.2.
<3> Влияние ускорения осей описано в B.3.3.
<4> Влияние отклонений вследствие различия динамических погрешностей описано в B.3.4.
СВЕДЕНИЯ О СООТВЕТСТВИИ ССЫЛОЧНЫХ МЕЖДУНАРОДНЫХ СТАНДАРТОВ МЕЖГОСУДАРСТВЕННЫМ СТАНДАРТАМ
| Обозначение ссылочного международного стандарта | Степень соответствия | Обозначение и наименование соответствующего межгосударственного стандарта |
| ISO 230-1:2012 | IDT | ГОСТ ISO 230-1-2018 «Нормы и правила испытаний станков. Часть 1. Геометрическая точность станков, работающих на холостом ходу или в квазистатических условиях» |
| Примечание — В настоящей таблице использовано следующее условное обозначение степени соответствия стандарта: - IDT — идентичный стандарт. | ||
| УДК 621.9.08:006.354 | МКС 25.040.20 | IDT |
| Ключевые слова: металлорежущие станки, числовое программное управление, испытания, отклонение, радиальное отклонение, отклонение круговых траекторий | ||