ГОСТ ISO 230-3-2025. Межгосударственный стандарт. Нормы и правила испытаний металлорежущих станков. Часть 3. Определение термического воздействия
Актуально на 03.11.2026.
Как цитировать: "ГОСТ ISO 230-3-2025. Межгосударственный стандарт. Нормы и правила испытаний металлорежущих станков. Часть 3. Определение термического воздействия". ГОСТ ISO 230-3-2025. https://bukva.ai/docs/standart-gost-iso-230-3-2025
(введен в действие Приказом Росстандарта от 25.11.2025 № 1488-ст)
Примечание
Текст данного документа приведен с учетом поправки, опубликованной в «ИУС», № 6, 2026. Документ введен в действие с 01.07.2026.
Введен в действие Приказом Федерального агентства по техническому регулированию и метрологии от 25 ноября 2025 г. № 1488-ст
НОРМЫ И ПРАВИЛА ИСПЫТАНИЙ МЕТАЛЛОРЕЖУЩИХ СТАНКОВ
ОПРЕДЕЛЕНИЕ ТЕРМИЧЕСКОГО ВОЗДЕЙСТВИЯ
Test code for machine tools. Part 3. Determination of thermal effects
Дата введения 1 июля 2026 года
Предисловие
Цели, основные принципы и общие правила проведения работ по межгосударственной стандартизации установлены ГОСТ 1.0 «Межгосударственная система стандартизации. Основные положения» и ГОСТ 1.2 «Межгосударственная система стандартизации. Стандарты межгосударственные, правила и рекомендации по межгосударственной стандартизации. Правила разработки, принятия, обновления и отмены»
Сведения о стандарте
1 ПОДГОТОВЛЕН Федеральным государственным бюджетным образовательным учреждением высшего образования «Уфимский университет науки и технологий» (УУНиТ) и Федеральным государственным бюджетным учреждением «Российский институт стандартизации» (ФГБУ «Институт стандартизации») на основе собственного перевода на русский язык англоязычной версии стандарта, указанного в пункте 5
2 ВНЕСЕН Межгосударственным техническим комитетом по стандартизации МТК 070 «Станки»
3 ПРИНЯТ Межгосударственным советом по стандартизации, метрологии и сертификации (протокол от 31 октября 2025 г. № 190-П)
4 Приказом Федерального агентства по техническому регулированию и метрологии от 25 ноября 2025 г. № 1488-ст межгосударственный стандарт ГОСТ ISO 230-3-2025 введен в действие в качестве национального стандарта Российской Федерации с 1 июля 2026 г.
5 Настоящий стандарт идентичен международному стандарту ISO 230-3:2020 «Нормы и правила испытаний металлорежущих станков. Часть 3. Определение термического воздействия» («Test code for machine tools — Part 3: Determination of thermal effects», IDT).
Международный стандарт разработан подкомитетом SC 2 «Условия испытаний металлорежущих станков» Технического комитета по стандартизации ISO/TC 39 «Станки» Международной организации по стандартизации (ISO).
При применении настоящего стандарта рекомендуется использовать вместо ссылочных международных стандартов соответствующие им межгосударственные стандарты, сведения о которых приведены в дополнительном приложении ДА
Информация о введении в действие (прекращении действия) настоящего стандарта и изменений к нему на территории указанных выше государств публикуется в указателях национальных стандартов, издаваемых в этих государствах, а также в сети Интернет на сайтах соответствующих национальных органов по стандартизации.
В случае пересмотра, изменения или отмены настоящего стандарта соответствующая информация будет опубликована на официальном интернет-сайте Межгосударственного совета по стандартизации, метрологии и сертификации в каталоге «Межгосударственные стандарты»
Введение
Целью стандартов серии ISO 230 является стандартизация методов проверки точности станков, за исключением ручных электрических машин.
В настоящем стандарте приведены методики определения деформаций конструкции или системы позиционирования станка, вызванных различными источниками тепла. Общепризнанным фактом является то, что термоупругая деформация станка тесно связана с условиями эксплуатации. Условия испытаний, описанные в настоящем стандарте, не предназначены для имитации нормальных условий эксплуатации, а предназначены для облегчения оценки эксплуатационных характеристик и определения влияния окружающей среды на производительность станка. Например, использование охлаждающих жидкостей может значительно повлиять на фактические температурные характеристики станка. Таким образом, эти испытания рассматриваются только как предварительные, предназначенные для определения фактических термоупругих характеристик станка, если они требуются для определения характеристик станка в целом. Испытания предназначены для измерения относительных смещений составных частей станка, удерживающих инструмент и заготовку, вызванных тепловым расширением, сжатием или деформацией соответствующих элементов конструкции станка.
Испытания, описанные в настоящем стандарте, могут использоваться как для испытаний различных типов станков (испытаний типа), так и для приемочных испытаний отдельных станков. Если испытания выполняются для целей приемки, то пользователь имеет возможность по согласованию с поставщиком/изготовителем выбрать те испытания, которые касаются свойств составных частей станка, представляющих интерес. Простая ссылка на приведенные в настоящем стандарте испытания для проведения приемочных испытаний не может считаться обязательной для любой договаривающейся стороны, если отсутствует соглашение о применяемых испытаниях и соответствующих расходах. Одной из важных особенностей настоящего стандарта является то, что в нем особое внимание уделяется тепловому воздействию окружающей среды на определение при испытаниях всех эксплуатационных характеристик, описанных в других разделах серии ISO 230, связанных с измерениями линейных перемещений (например, точности линейного позиционирования, повторяемости и круговых испытаний). Поставщики/производители должны предоставить рекомендации о тепловых условиях окружающей среды, в которой станок может работать с указанной точностью. Пользователь станка несет ответственность за обеспечение подходящих условий испытаний, соблюдая рекомендации поставщика/производителя, касающиеся тепловых условий окружающей среды, или в противном случае соглашается на снижение производительности станка. Пример рекомендаций по тепловым условиям окружающей среды приведен в приложении C.
Требования к точности станка необходимо снизить, если тепловые условия приводят к чрезмерной погрешности (неопределенности) обработки или изменению характеристик станка и не соответствуют рекомендациям поставщика/производителя по тепловым условиям. Если станок не соответствует техническим требованиям, анализ суммарной стандартной температурной неопределенности поможет выявить источники проблем. Определение суммарной стандартной тепловой неопределенности приведено в 3.13, а также в ISO/TR 16015.
1 Область применения
Настоящий стандарт содержит описание четырех испытаний:
- испытание станка на погрешность при изменении температуры окружающей среды (ETVE);
- испытание на тепловые деформации, вызванные вращением шпинделей;
- испытание на тепловые деформации, вызванные перемещением подвижных частей станка по линейным осям;
- испытание на тепловые деформации, вызванные поворотным движением подвижных частей станка.
Испытания на тепловые деформации, вызванные перемещением частей станка по линейным осям (см. раздел 7), применимы только к станкам с числовым программным управлением (ЧПУ) и предназначены для количественной оценки воздействия тепловых расширения и сжатия, а также угловых деформаций конструкции станка. По практическим соображениям методы испытаний, описанные в разделе 7, применяются к станкам с линейными осями длиной до 2000 мм. Если они используются для станков с осями длиной более 2000 мм, то для испытаний выбирается стандартная длина 2000 мм в нормальном диапазоне для каждой оси.
Испытания соответствуют процедуре испытания на дрейф, описанной в ISO/TR 16015:2003, A.4.2, применяемой для станков с особым учетом тепловой деформации как линейных, так и вращающихся частей станка. На станках, оснащенных компенсацией теплового воздействия, эти испытания могут демонстрировать любую неопределенность номинального теплового расширения из-за неопределенности коэффициента теплового расширения и любую неопределенность длины из-за измерения температуры.
2 Нормативные ссылки
В настоящем стандарте использована нормативная ссылка на следующий стандарт [для датированных ссылок применяют только указанное издание ссылочного стандарта, для недатированных — последнее издание (включая все изменения)]:
ISO 230-1:2012, Test code for machine tools — Part 1: Geometric accuracy of machines operating under no-load or finishing conditions (Нормы и правила испытаний металлорежущих станков. Часть 1. Геометрическая точность станков, работающих на холостом ходу или в квазистатических условиях)
3 Термины и определения
В настоящем стандарте применены термины по ISO 230-1, а также следующие термины с соответствующими определениями.
Международные организации ISO и IEC поддерживают терминологические базы данных для использования в области стандартизации, доступные по следующим адресам:
- платформа онлайн-просмотра ISO: доступна по адресу https://www.iso.org/obp:
- Электропедия IEC: доступна по адресу http://www.electropedia.org.
3.1 машинная шкала (machine scale): Измерительная система, интегрированная в станок, показывающая линейное или поворотное положение осей станка.
Пример - Линейные и поворотные энкодеры являются типичными представителями машинных шкал.
3.2 коэффициент теплового расширения \alpha (coefficient of thermal expansion): Отношение изменения длины к изменению температуры.
Примечание - Для целей настоящего стандарта рассматривается диапазон температур от 20 °C до любой температуры T. Используется формула:
\alpha(20,T) = \frac{L_{T} - L_{20}}{L_{20} \cdot (T - 20)} , (1)
где T — температура объекта, °C;
L20 — длина измеряемого объекта или части длины шкалы средства измерений для определения длины при температуре T = 20 °C;
LT — длина измеряемого объекта или части длины шкалы средства измерений для определения длины при температуре T.
[ИСТОЧНИК: ISO/TR 16015:2003, 3.1.1, изменено — примечание было изменено и добавлен пункт «где».]
3.3 номинальный коэффициент теплового расширения \alpha_{n} (nominal coefficient of thermal expansion): Приблизительное значение коэффициента теплового расширения (3.2) в диапазоне температур от 20 °C до T.
3.4 неопределенность коэффициента теплового расширения u_{\alpha} (uncertainty coefficient of thermal expansion): Параметр, характеризующий дисперсию значений, которые можно обоснованно отнести к коэффициенту теплового расширения (3.2).
3.5 тепловое расширение \Delta_{E} (thermal expansion): Изменения длины измеряемого объекта или части длины шкалы средства измерений, обусловленные изменением температуры.
3.6 номинальное тепловое расширение \Delta_{NE} (nominal thermal expansion): Оценка теплового расширения (3.5) измеряемого объекта или части длины шкалы средства измерений от 20 °C до их средних температур во время измерения.
Примечание - Оценка основана на номинальных коэффициентах теплового расширения [см. формулу (2)]:
\Delta_{NE} = \alpha_{n} \cdot L \cdot (T - 20) , (2)
где \alpha_{n} — номинальный коэффициент теплового расширения (3.3) материала объекта;
T — средняя температура объекта, °C.
3.7 неопределенность номинального теплового расширения из-за неопределенности \alpha , u_{\Delta,NE} (uncertainty in nominal thermal expansion due to uncertainty in \alpha ): Неопределенность номинального теплового расширения (3.6), возникающая из-за неопределенности коэффициента теплового расширения (3.4).
Примечание - Неопределенность может быть рассчитана по формуле
u_{\Delta,NE} = L \cdot (T - 20) \cdot u_{\alpha} , (3)
u_{\alpha} — неопределенность коэффициента теплового расширения (3.4).
3.8 неопределенность измерения длины из-за неопределенности измерения температуры uTM (uncertainty of length due to temperature measurement): Неопределенность измерения длины из-за неопределенности температуры, при которой проводилось измерение длины.
3.9 номинальное дифференциальное тепловое расширение (nominal differential thermal expansion, NDE): Разность между расчетным расширением измеряемого объекта и средством измерений из-за отклонения их температур от 20 °C.
3.10 неопределенность номинального дифференциального теплового расширения uNDE (uncertainty of nominal differential thermal expansion): Суммарная неопределенность, вызванная неопределенностями теплового расширения (3.5) измеряемого объекта и средства измерений.
Примечание 1 — Ее можно рассчитать как квадратный корень из суммы квадратов неопределенностей номинального расширения измеряемого объекта и средства измерений [см. формулу (4)]:
u_{NDE} = \sqrt{u_{EM}^{2} + u_{ET}^{2}} , (4)
где uEM — неопределенность номинального расширения измеряемого объекта;
uET — неопределенность номинального расширения средства измерений.
Примечание 2 — Для оценки неопределенности см. ISO/TC 16015:2003, 5.3.
3.11 погрешность измерения при изменении температуры окружающей среды ETVE (environmental temperature variation error): Оценка предельной погрешности измерения, вызванной исключительно изменением температуры окружающей среды в течение любого периода времени при проведении испытаний характеристик станка.
Пример - Обозначение ETVE (Z, 8 °C) указывает, что ETVE получена в направлении оси Z и соответствует изменению температуры окружающей среды на 8 °C.
3.12 неопределенность из-за погрешности измерения при изменении температуры окружающей среды uETVE (uncertainty due to environmental temperature variation error): Стандартная неопределенность измерения при проведении испытаний характеристик станка, вызванная влиянием изменений температуры окружающей среды.
Примечание 1 — Ее можно рассчитать как квадратный корень из квадрата ETVE, деленного на 12 (см. формулу (5) и ISO/TR 230-9):
u_{ETVE} = \sqrt{\frac{E_{TVE}^{2}}{12}} . (5)
Примечание 2 — Основой для оценки этой неопределенности является испытание на погрешность обработки на станке при изменении температуры окружающей среды в соответствии с разделом 5.
3.13 суммарная стандартная тепловая неопределенность uCT (combined standard thermal uncertainty): Суммарная неопределенность измерений длины, вызванная окружающей средой с температурой, отличной от постоянной и равномерной 20 °C.
Примечание 1 — Этот термин эквивалентен суммарной стандартной размерной тепловой неопределенности, как определено в ISO/TR 16015.
Примечание 2 — Это квадратный корень из суммы квадратов неопределенности из-за погрешности измерения при изменении температуры окружающей среды (3.12), uETVE, неопределенности измерения длины из-за неопределенности измерения температуры, uTM, и неопределенности номинального дифференциального теплового расширения (3.10), uNDE [см. формулу (6)]:
u_{CT} = \sqrt{u_{ETVE}^{2} + u_{TM}^{2} + u_{NDE}^{2}} . (6)
Примечание 3 — Подробное описание оценки суммарной стандартной тепловой неопределенности приведено в ISO/TR 16015.
3.14 тепловая деформация подвижной вращающейся части станка d(E_{\alpha 0\beta})_{xx,t} (thermal distortion of moving rotary component): Диапазон линейного или углового смещения подвижной вращающейся части станка вдоль поворотной оси \beta или оси средней линии шпинделя \beta в направлении \alpha в течение (первых) t мин испытаний (в положении xx).
Пример - Обозначение d(EXOC)P1,60 указывает на то, что тепловая деформация в пределах первых 60 мин от оси средней линии оси C в направлении X в положении P1 (от конца шпинделя).
Примечание 1 — Возможные обозначения для \alpha : X, Y, Z, A, B, C. Возможные обозначения для \beta : C, C1, A, B или любая ось шпинделя. Возможные обозначения для xx: P1 (положение P1, дальше от конца шпинделя) и P2 (положение P2, ближе к концу шпинделя); позиционная привязка xx опущена для значений линейного смещения в направлении Z и угловых смещений (A, B и C).
Примечание 2 — Обозначение E_{\alpha 0\beta} см. в ISO 230-7.
Примечание 3 — d(EROT) является частным случаем тепловой деформации, указывающей на радиальное расширение вращающегося компонента T. Аналогично d(EZOT) представляет собой термический рост компонента, вращающегося вокруг C в осевом направлении.
3.15 тепловая деформация движущейся по линейной оси части станка d(E_{\alpha\gamma})_{xx,t} (thermal distortion of moving linear component): Диапазон линейного или углового смещения в направлении \alpha перемещаемой вдоль линейной оси части станка \gamma в течение (первых) t мин испытаний на тепловую деформацию, вызванную перемещением по линейной оси (в положении xx).
Пример — Обозначение d(EBX)P1,60 указывает на то, что тепловая деформация в течение первых 60 мин линейной оси X в направлении B (вращение вокруг Y) в целевой позиции P1 (например, правое положение на рисунке 8) ссылается на него.
Примечание 1 — Возможные обозначения для \alpha : X, Y, Z, A, B, C. Возможные обозначения для \gamma : X, X1, Y, Z, W или любая линейная ось. Возможные обозначения для xx: P1 и P2, xx также могут быть выражены словами, например: левый и правый.
4 Предварительные параметры
4.1 Единицы измерения
В настоящем стандарте все линейные размеры и отклонения выражены в миллиметрах. Все угловые размеры выражены в градусах. Угловые отклонения выражаются в соотношениях, но в некоторых случаях для обеспечения требуемой точности могут выражаться в микрорадианах или угловых секундах. Всегда следует учитывать формулу (7):
0,010/1000 = 10\mu rad \approx 2" . (7)
Температура выражается в градусах Цельсия, °C.
4.2 Ссылка на ISO 230-1
Следует ссылаться на ISO 230-1, особенно в отношении установки станка перед испытанием и рекомендуемой точности средств измерений.
4.3 Рекомендуемые средства измерений и оснастка
Средства измерений, рекомендуемые в данном пункте, являются примерами. Могут использоваться другие средства измерений, способные измерять те же величины и имеющие ту же или меньшую погрешность (неопределенность) измерения. Для разделов 5, 6, 7 и 8 рекомендуются следующие средства измерений.
4.3.1 Средства измерений линейных перемещений с достаточным диапазоном, разрешением, температурной стабильностью и погрешностью (неопределенностью) измерений (например, лазерный интерферометр для измерения тепловых деформаций, вызванных перемещением частей станка по линейным осям; емкостные, индуктивные или выдвижные контактные датчики положения (перемещения) для испытаний на тепловую деформацию, вызванную вращением шпинделей и поворотных частей станка).
4.3.2 Датчики температуры (например, термопара, термометр сопротивления или полупроводниковый термометр) с достаточным разрешением и погрешностью (неопределенностью) измерений.
4.3.3 Оборудование для сбора данных, например многоканальный самописец, который непрерывно отслеживает и отображает все каналы, или компьютерная система, в которой все каналы проверяются не реже одного раза в 5 мин <1>, а данные сохраняются для последующего анализа.
<1> Некоторые системы температурной компенсации демонстрируют время цикла менее 5 мин. В таких случаях частоту мониторинга можно увеличить до пяти показаний за цикл, если это возможно.
Примечание - Ручная обработка данных возможна, если компьютерная система недоступна.
4.3.4 Контрольно-измерительная оправка, соответствующая прецизионной сфере для вращающихся деталей, предпочтительно изготовленная из стали, конструкция которой должна быть указана в соответствующих стандартах на конкретный станок или согласована между поставщиком/производителем и потребителем (см. ISO/TC 230-11:2018, 6.3 и 6.4).
Торцевая поверхность контрольно-измерительной оправки должна соответствовать требуемой плоскостности и перпендикулярности к оси оправки, поскольку эти отклонения напрямую влияют на погрешность (неопределенность) измерений. Чтобы минимизировать такую погрешность (неопределенность), можно использовать контрольно-измерительную оправку со сферическим концом или прецизионные сферы.
При выборе контрольно-измерительной оправки необходимо учитывать максимальную безопасную скорость вращения.
4.3.5 Приспособление для установки датчиков перемещения должно быть изготовлено предпочтительно из стали, конструкция приспособления должна быть указана в соответствующих стандартах на конкретный станок или согласована между поставщиком/производителем и потребителем.
Конструкция должна обеспечивать минимизацию местных деформаций, вызванных перепадами температур в приспособлении.
При оценке угловых отклонений расстояние между датчиками перемещения должно быть выбрано таким образом, чтобы обеспечить требуемые диапазон измерений, разрешение и погрешность (неопределенность) измерений.
При необходимости и практической возможности датчик осевого перемещения (см. рисунки 1, 2 и 3) может быть установлен непосредственно на конце шпинделя, чтобы исключить эффект теплового расширения испытательной оправки.
Стабильность метрологических характеристик средств измерений может быть проверена, например, путем проведения испытаний на температурную стабильность измерительного преобразователя (испытание влияния температуры на стабильность показаний средства измерений с выявлением потенциальных причин ухудшения показаний или отказов (так называемый CAP-тест), см. A.5).
Средства измерений должны быть термически стабилизированы перед началом испытаний.
4.4 Состояние станка перед испытаниями
Станок должен быть полностью собран и полностью работоспособен в соответствии с официально зарегистрированными (утвержденными) инструкциями поставщика/изготовителя. Перед началом испытаний все необходимые операции по выравниванию, настройке геометрических параметров и функциональным проверкам должны быть выполнены в соответствии с установленными требованиями.
Станок, все его вспомогательные устройства и оси должны быть включены и находиться в положении «Стоп», без вращения шпинделей, на период, достаточный для стабилизации воздействия внутренних источников тепла, как указано поставщиком/изготовителем или как указано в требованиях к средствам измерений. Станок и средства измерений должны быть защищены от сквозняков и внешнего излучения, например от обогревателей, солнечного света и т.д.
Все испытания должны проводиться на станке в ненагруженном состоянии, т.е. без заготовки. В тех случаях, когда на станке требуется вращать как обрабатываемую деталь, так и режущий инструмент на отдельных шпинделях, испытания, описанные в разделах 5 и 6. должны проводиться для каждого шпинделя относительно общего фиксированного положения на станке. Если на станке имеются какие-либо аппаратные или программные возможности компенсации или средства для минимизации термических воздействий, такие как воздушный или масляный спринклер (душ), они должны использоваться во время испытаний, и их использование должно быть зарегистрировано.
4.5 Последовательность испытаний
Испытания, описанные в разделах 5, 6, 7 и 8, могут использоваться как по отдельности, так и в любой комбинации.
4.6 Температура окружающей среды при проведении испытаний
Согласно ISO 1, если не указано иное, все размерные измерения должны проводиться, когда средства измерений и измеряемые объекты (например, станок) находятся в равновесии с окружающей средой, где температура поддерживается на уровне 20 °C. Если окружающая среда имеет температуру, отличную от 20 °C, необходимо ввести поправку на номинальное дифференциальное тепловое расширение (NDE) между средством измерений и объектом измерения (станком), чтобы скорректировать результаты до значений, соответствующих 20 °C или заданной температуре испытаний. Например, при измерении линейного смещения с использованием лазерного интерферометра температура окружающей среды вокруг лазерного луча и температура машинной шкалы должны регистрироваться во время проведения измерений. Ожидаемое изменение длины, измеряемой лазерным интерферометром (из-за изменения длины волны лазера в зависимости от изменения температуры и давления окружающей среды), и машинной шкалы (как отклик на изменение ее температуры) должно быть рассчитано. Разница между этими двумя расширениями рассчитывается как NDE и используется для внесения поправок в необработанные данные показаний лазерного интерферометра при определении отклонений линейного смещения при 20 °C. Однако, поскольку в настоящем стандарте целью является определение поведения станка в возможных изменяющихся условиях температуры окружающей среды, требования к коррекциям NDE смягчены. Коррекция NDE допускается только между средством измерений и той частью станка, где обычно находится обрабатываемая заготовка. Следует использовать встроенную коррекцию NDE, используемую для нормальной работы станка. Дополнительная коррекция NDE, применяемая только для измерений, не должна использоваться для коррекции тепловых деформаций машинных шкал.
4.7 Неопределенность из-за воздействия температуры
Испытания на погрешность станка при изменении температуры окружающей среды (ETVE) (раздел 5), а также на неопределенность, вызванную погрешностью измерения при изменении температуры окружающей среды, uETVE, и испытания (см. разделы 6 - 8) на тепловые деформации [d(E_{\alpha 0\beta})_{xx,t},d[E_{\alpha\gamma})_{xx,t}] позволяют оценить температурные эффекты, которые вносят вклад в неопределенность в отношении производительности и/или оценки эксплуатационных характеристик станков.
В дополнение к этим результатам испытаний другими факторами, влияющими на неопределенность, являются неопределенность номинального теплового расширения из-за неопределенности коэффициента теплового расширения (u_{\alpha},u_{\Delta,NE}) и неопределенность длины из-за измерения температуры uTM. При оценке суммарной стандартной тепловой неопределенности uCT или любых других суммарных стандартных тепловых неопределенностей следует учитывать все факторы, влияющие на результат.
5 Испытание станка на погрешность при изменении температуры окружающей среды (ETVE)
5.1 Общие сведения
Испытания станка на погрешность, обусловленную изменением температуры окружающей среды, предназначены для выявления влияния изменений температуры окружающей среды на станок и оценки погрешности, вызванной температурным влиянием, а также при оценке других эксплуатационных характеристик. Они не должны использоваться для сравнения станков. Испытание ETVE должно проводиться с использованием процедуры, описанной в 5.2. Если для правильной работы средств измерений требуется компенсация влияющих факторов окружающей среды, таких как температура и давление воздуха, то она должна быть применена. Если средство измерений оснащено системой корректировки показаний, то эти средства следует использовать при условии, что датчик температуры материала размещен на той части станка, где обычно находится обрабатываемая заготовка. Использование таких средств должно быть зафиксировано.
Поставщику/производителю необходимо предоставить рекомендации по температурным условиям, которые можно считать приемлемыми для работы станка с заданной точностью. Такие общие рекомендации могут содержать, например, значение средней температуры в помещении, максимальные размах и диапазон частот отклонений от этой средней температуры, а также температурные градиенты окружающей среды (см. приложение C). Пользователь несет ответственность за обеспечение необходимых температурных условий для работы и проверки характеристик станка на месте установки. В том случае, если пользователь следует рекомендациям поставщика/производителя станка, ответственность за характеристики станка в соответствии с техническими требованиями возлагается на поставщика/производителя станка.
Общая неопределенность в измерениях характеристик станка, вызванная термическими воздействиями, определяется как суммарная стандартная тепловая неопределенность. Суммарная стандартная тепловая неопределенность (см. 3.13) может быть оценена с помощью описанного испытания, когда условия окружающей среды во время измерения характеристик и испытания ETVE сопоставимы. Она не должна превышать значение, которое взаимно согласовано между пользователем и поставщиком/производителем.
Согласно 4.4 оси станка должны быть включены и находиться в положении «Стоп». В некоторых конструкциях станков, особенно с вертикальными или наклонными осями, ось может нагреваться в положении «Стоп». В этом случае испытание ETVE может проводиться при полностью выключенном станке. По взаимному соглашению между производителем/поставщиком и потребителем испытанию ETVE может также предшествовать соответствующий период прогрева. Это условие должно быть указано в протоколе испытаний.
5.2 Схемы испытаний, средства измерений и оснастка
На рисунках 1, 2 и 3 показаны примеры типовых схем испытаний для обрабатывающего центра с вертикальным и горизонтальным шпинделем и токарного центра соответственно. Приспособление, в котором установлены датчики линейных перемещений, должно быть надежно закреплено на невращающемся держателе со стороны заготовки или составной части станка, предназначенной для крепления инструмента с целью измерений:
a) относительных перемещений между частями станка, удерживающими режущий инструмент и заготовку вдоль трех ортогональных осей, параллельных осям перемещения станка. Точное положение измерительной установки должно быть записано вместе с результатами испытаний;
b) наклона или поворота вокруг осей X и Y станка.
ПРЕДУПРЕЖДЕНИЕ — На рисунках 1 - 3 показаны контрольно-измерительные оправки, которые должны иметь торцевые поверхности с требуемой плоскостностью и перпендикулярностью к оси оправки, поскольку эти отклонения напрямую влияют на погрешность (неопределенность) измерений. Чтобы минимизировать такую погрешность (неопределенность), можно использовать контрольно-измерительную оправку со сферическим концом или прецизионные сферы.
Температура конструкции станка в точке, максимально приближенной к переднему подшипнику шпинделя, или в точке, согласованной между поставщиком/производителем и пользователем, а также температура окружающего воздуха в непосредственной близости от станка (если станок закрыт, то датчик температуры следует разместить снаружи этого корпуса) и на той же высоте, что и конец шпинделя, должны контролироваться не реже одного раза в 5 мин <1>. Важно измерять температуру окружающего воздуха на подходящем расстоянии от станка, чтобы избежать любого влияния нагрева станка (например, гидравлическими компонентами) на температуру окружающего воздуха. Хотя измеренные температуры не точно коррелируют с измеренными смещениями, они являются показателями тепловых изменений в окружающей среде и конструкции станка.
<1> Некоторые системы температурной компенсации демонстрируют время цикла менее 5 мин. В таких случаях частота мониторинга может быть увеличена до пяти показаний за цикл, если это возможно.
Примечание - Для обеспечения согласованности результатов ETVE процесс испытаний ETVE контролируется таким образом, чтобы можно было распознать существенные изменения условий измерений, включая условия окружающей среды.
После настройки испытание ETVE должно продолжаться как можно дольше с минимальным отклонением от нормальных условий измерения характеристик. В ситуациях, когда наблюдаются периодические изменения (например, периодическая перенастройка средства измерений относительно эталона), продолжительность испытания должна составлять некоторый период времени, в течение которого повторяется большинство событий, или любое другое время, согласованное поставщиком/производителем и пользователем.
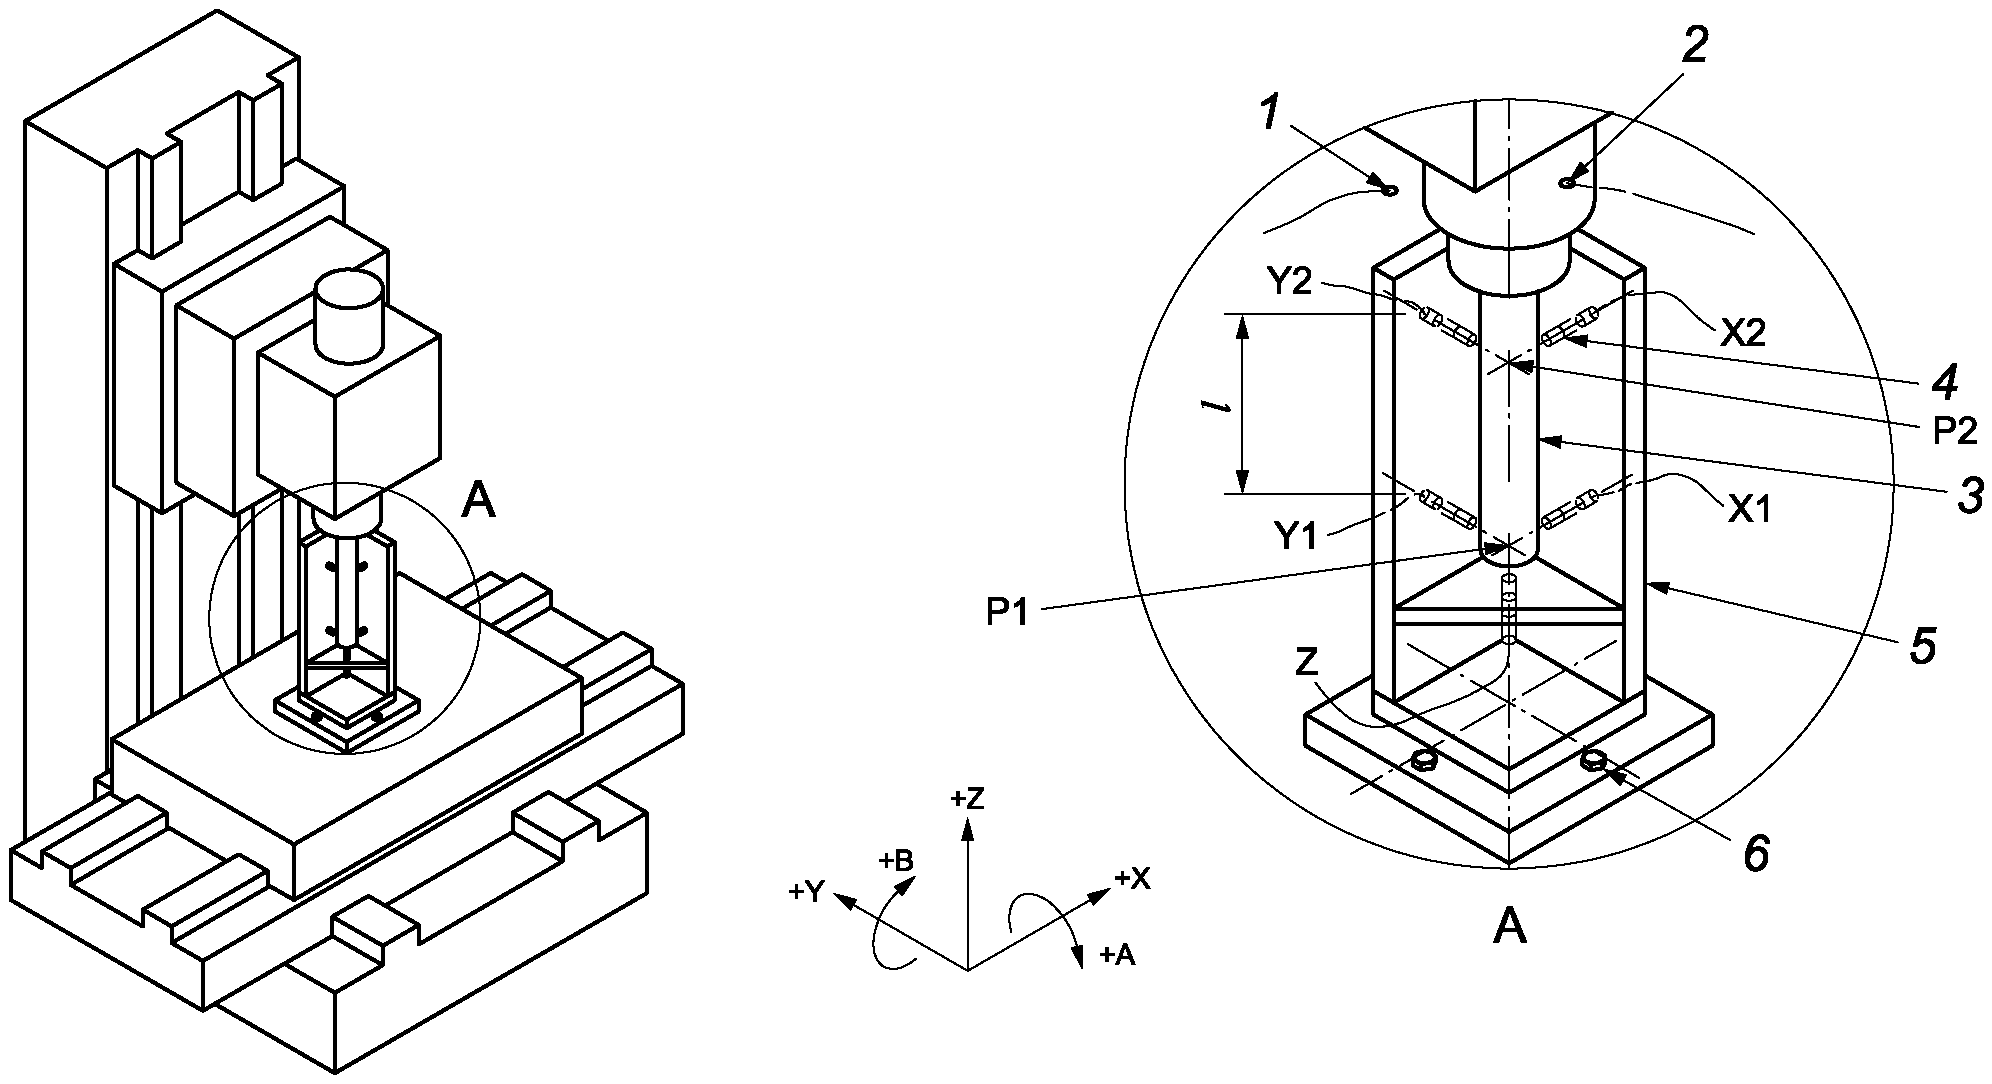
1 — датчик температуры окружающего воздуха; 2 — датчик температуры подшипника шпинделя; 3 — испытательная оправка; 4 — датчики линейного перемещения; 5 — приспособление; 6 — приспособление, прикрученное к столу; P1 — позиция измерения 1; P2 — позиция измерения 2; l — расстояние между позициями измерения P1 и P2; X1 — датчик измерения перемещения по направлению X в позиции измерения 1; X2 — датчик измерения перемещения по направлению X в позиции измерения 2; Y1 — датчик измерения перемещения по направлению Y в позиции измерения 1; Y2 — датчик измерения перемещения по направлению Y в позиции измерения 2; Z — датчик измерения перемещения по направлению Z
Рисунок 1 — Типовая схема испытаний ETVE и тепловой деформации конструкции, вызванной вращающимся шпинделем, и тепловой деформации, возникающей в результате перемещения линейной оси на вертикальном обрабатывающем центре
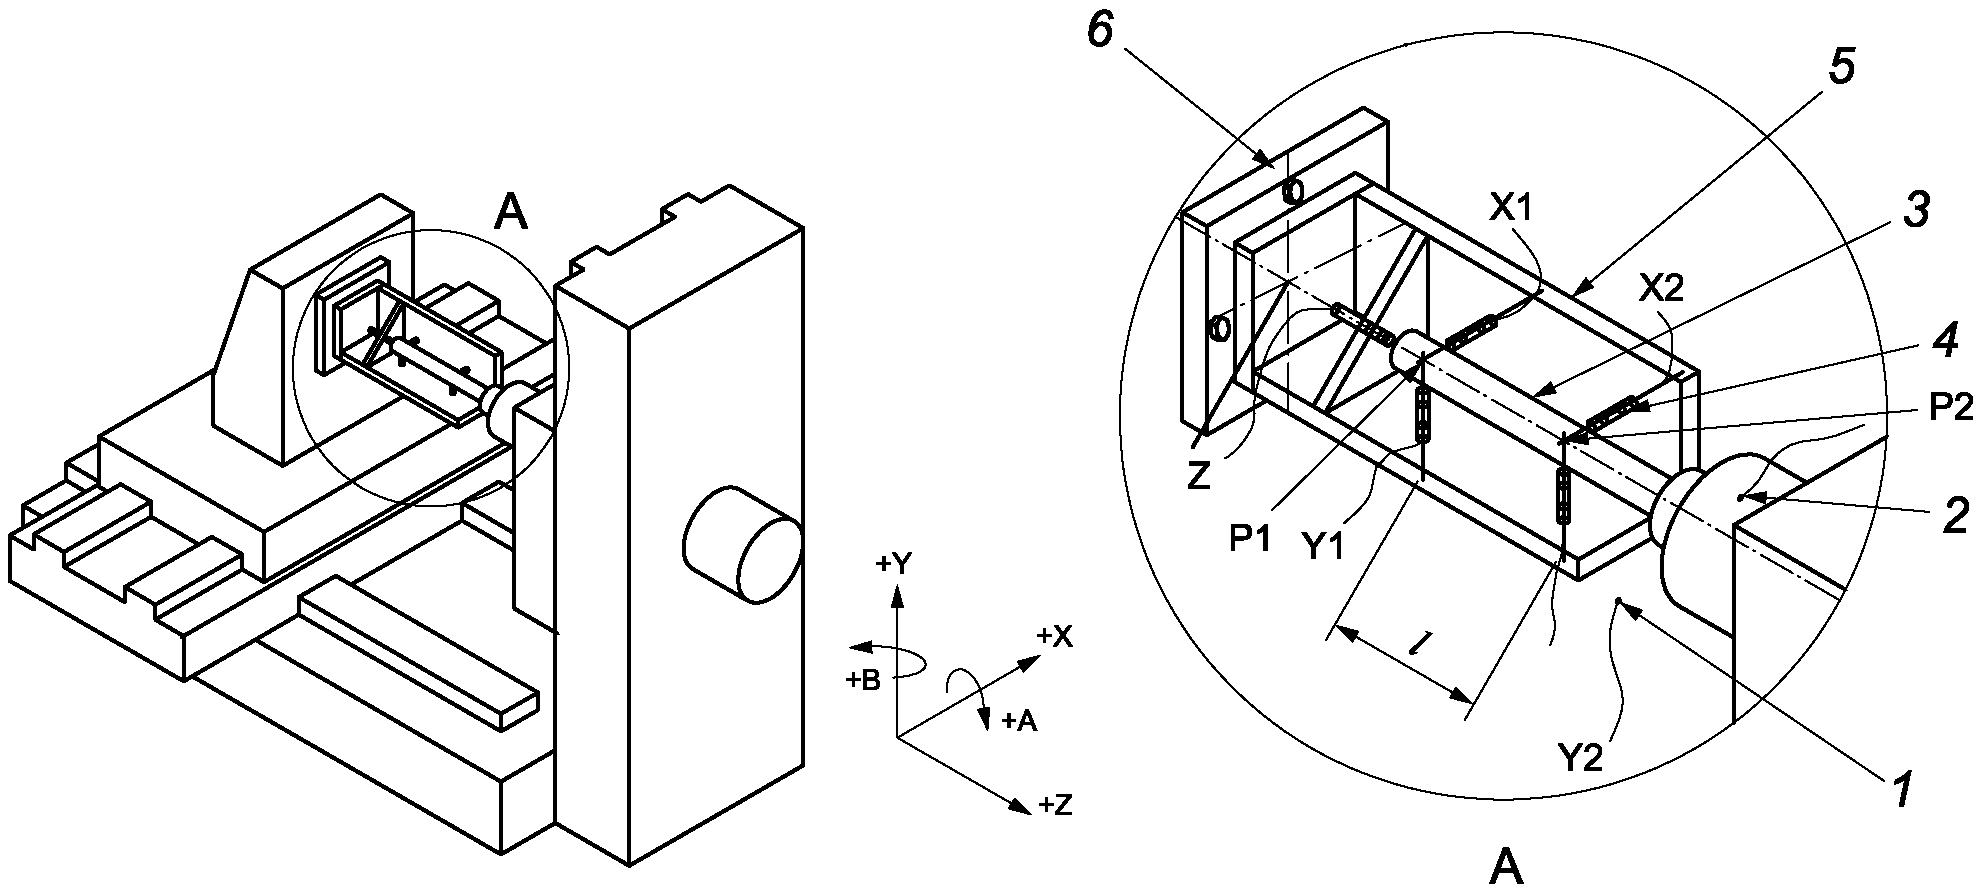
1 — датчик температуры окружающего воздуха; 2 — датчик температуры подшипника шпинделя; 3 — испытательная оправка; 4 — датчики линейного перемещения; 5 — приспособление; 6 — приспособление, прикрученное к поддону для крепления заготовки; P1 — позиция измерения 1; P2 — позиция измерения 2; l — расстояние между позициями измерения P1 и P2; X1 — датчик измерения перемещения по направлению X в позиции измерения 1; X2 — датчик измерения перемещения по направлению X в позиции измерения 2; Y1 — датчик измерения перемещения по направлению Y в позиции измерения 1; Y2 — датчик измерения перемещения по направлению Y в позиции измерения 2; Z — датчик измерения перемещения по направлению Z
Рисунок 2 — Типовая схема испытаний ETVE и тепловой деформации конструкции, вызванной вращающимся шпинделем, и тепловой деформации, возникающей в результате перемещения линейной оси на горизонтальном обрабатывающем центре
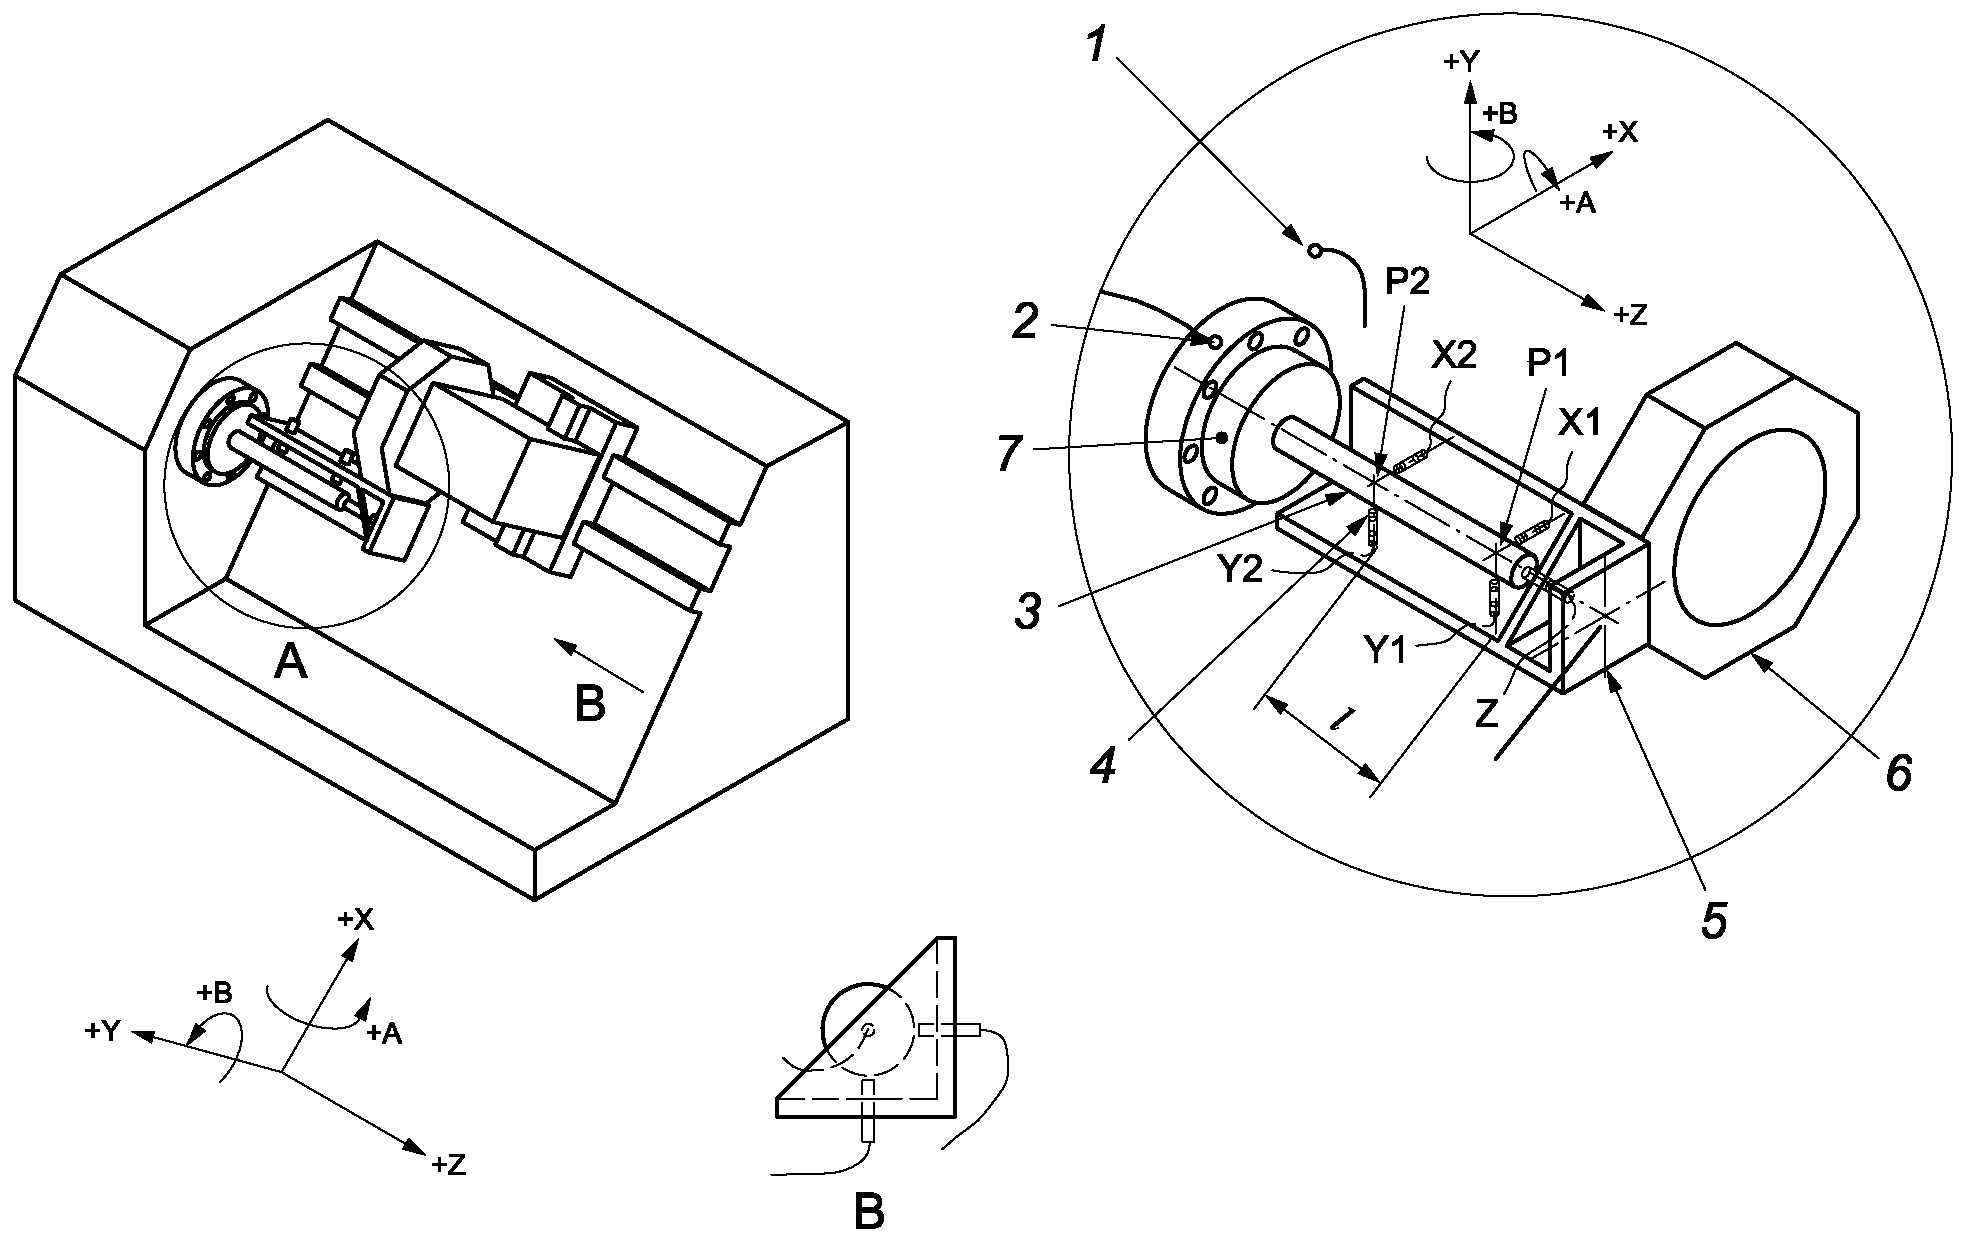
1 — датчик температуры окружающего воздуха; 2 — датчик температуры подшипника шпинделя; 3 — испытательная оправка; 4 — датчики линейного перемещения; 5 — приспособление; 6 — приспособление, прикрученное к поддону для крепления заготовки; 7 — патрон; P1 — позиция измерения 1; P2 — позиция измерения 2; l — расстояние между позициями измерения P1 и P2; X1 — датчик измерения перемещения по направлению X в позиции измерения 1; Y1 — датчик измерения перемещения по направлению Y в позиции измерения 1; X2 — датчик измерения перемещения по направлению X в позиции измерения 2; Y2 — датчик измерения перемещения по направлению Y в позиции измерения 2; Z — датчик измерения перемещения по направлению Z
Рисунок 3 — Типовая схема испытаний ETVE и тепловой деформации конструкции, вызванной вращающимся шпинделем, и тепловой деформации, возникающей в результате перемещения линейной оси на наклонной станине токарного центра
5.3 Интерпретация результатов
Как правило, результаты представляются в виде графиков тепловой деформации и температуры от времени, как показано в примерах, приведенных на рисунке 4. Однако этот полученный график не следует использовать для сравнения станков. Значения погрешности измерения при изменении температуры окружающей среды ETVE, полученные на основе такого графика, используются для расчета суммарной стандартной тепловой неопределенности измерений при оценке линейной погрешности позиционирования вдоль каждой оси станка или круговых измерениях в трех ортогональных плоскостях рабочей зоны станка. Чтобы применить суммарную стандартную тепловую неопределенность к измерению любой характеристики, температура окружающей среды должна непрерывно регистрироваться в течение этого конкретного процесса измерения характеристики. Если запись показывает значительное изменение условий по сравнению с условиями, в которых должны были быть получены значения ETVE, результаты испытаний ETVE для этого процесса измерения считаются недействительными. В этих случаях следует провести повторную оценку ETVE или изменить условия, в которых применяется ETVE <1>. Кроме того, средства измерения должны быть термостабилизированы.
<1> Наибольшие изменения температуры окружающей среды, измеренные во время испытаний характеристик станка, должны быть меньше или равны изменению температуры окружающей среды, измеренному во время испытаний ETVE (см. раздел 5).
При измерениях в разных направлениях следует использовать разные значения ETVE, полученные из одного и того же графика. Например, при измерении погрешности позиционирования вдоль оси Z станка следует использовать максимальный диапазон тепловой деформации в направлении Z за период времени, необходимый для выполнения измерений погрешности позиционирования, в качестве значения ETVE(Z). Значения ETVE(Y) и ETVE(X) можно определить таким же образом для двух других направлений. В случае измерений, включающих движение более чем по одной оси, например круговых измерений в плоскости XY, максимальное значение ETVE(X) и ETVE(Y) обычно принимается в качестве значения ETVE.
Для измерений углового отклонения значения ETVE получаются путем расчета максимального диапазона наклонов осей X и Y за период времени, необходимый для выполнения измерений данного отклонения. Согласно ISO 841 углы наклона A и B в любой момент времени рассчитываются путем деления разницы между двумя показаниями датчика перемещения вдоль оси, разделенной на расстояние l между этими двумя датчиками, работающими в одном направлении. Для этих расчетов используются формулы (8) - (11):
ETVE(A) = max range of A, (10)
ETVE(B) = max range of B. (11)
Примечание - Полученные значения представлены в соответствии с соглашением о знаках ISO 841.
Чтобы определить ETVE для оценки заданной характеристики (например, для заданного направления измерения) на станке, нужно найти интервал на графике ETVE, который имеет такую же продолжительность, как и период времени, соответствующий этой оценке характеристики и который имеет максимальный наклон. Максимальное изменение, наблюдаемое в течение этого интервала времени, становится действительным значением ETVE для этого испытания. Например, согласно рисунку 4 ETVE(X) для оценки линейной погрешности позиционирования станка, который длится около 1 часа, определяется временны́м интервалом от 90 мин до 150 мин на шкале времени. Значение ETVE для этой оценки, полученное из графика в этом интервале, составляет 0,0015 мм.
Пример — Для испытания, которое занимает 1 час, следующие значения ETVE получены из приведенных выше графиков (см. рисунок 4):
ETVE(X; 1,1 °C) = 0,0015 мм (от 90 мин до 150 мин);
ETVE(Y; 0,6 °C) = 0,0008 мм (от 230 мин до 290 мин);
ETVE(Z; 0,4 °C) = 0,0035 мм (от 0 мин до 60 мин);
ETVE(A; 1,1 °C) = 3 arcsec (от 110 мин до 170 мин);
ETVE(B; 1,1 °C) = 3 arcsec (от 110 мин до 170 мин).
5.4 Представление результатов
Как правило, данные измерений представляются в виде графиков деформации и температуры в зависимости от времени, как показано на рисунке 4. Для каждого из направлений следует зафиксировать значения ETVE, чтобы показать величину изменения температуры за период наблюдения, например ETVE(Z; 1,2 °C) = 0,0055 мм.
Также вместе с результатами испытания должна быть представлена следующая информация (см. рисунки 4 и 5):
a) расположение средств измерений, контрольно-измерительной оправки и приспособления (координаты позиции измерения P1, см. рисунок 5);
b) расстояние между концом шпинделя и P1;
c) расположение датчиков температуры;
e) конструкция и материал контрольно-измерительных оправок и приспособлений;
f) примененные процедуры/средства термокомпенсации;
g) любые согласованные специальные процедуры испытаний;
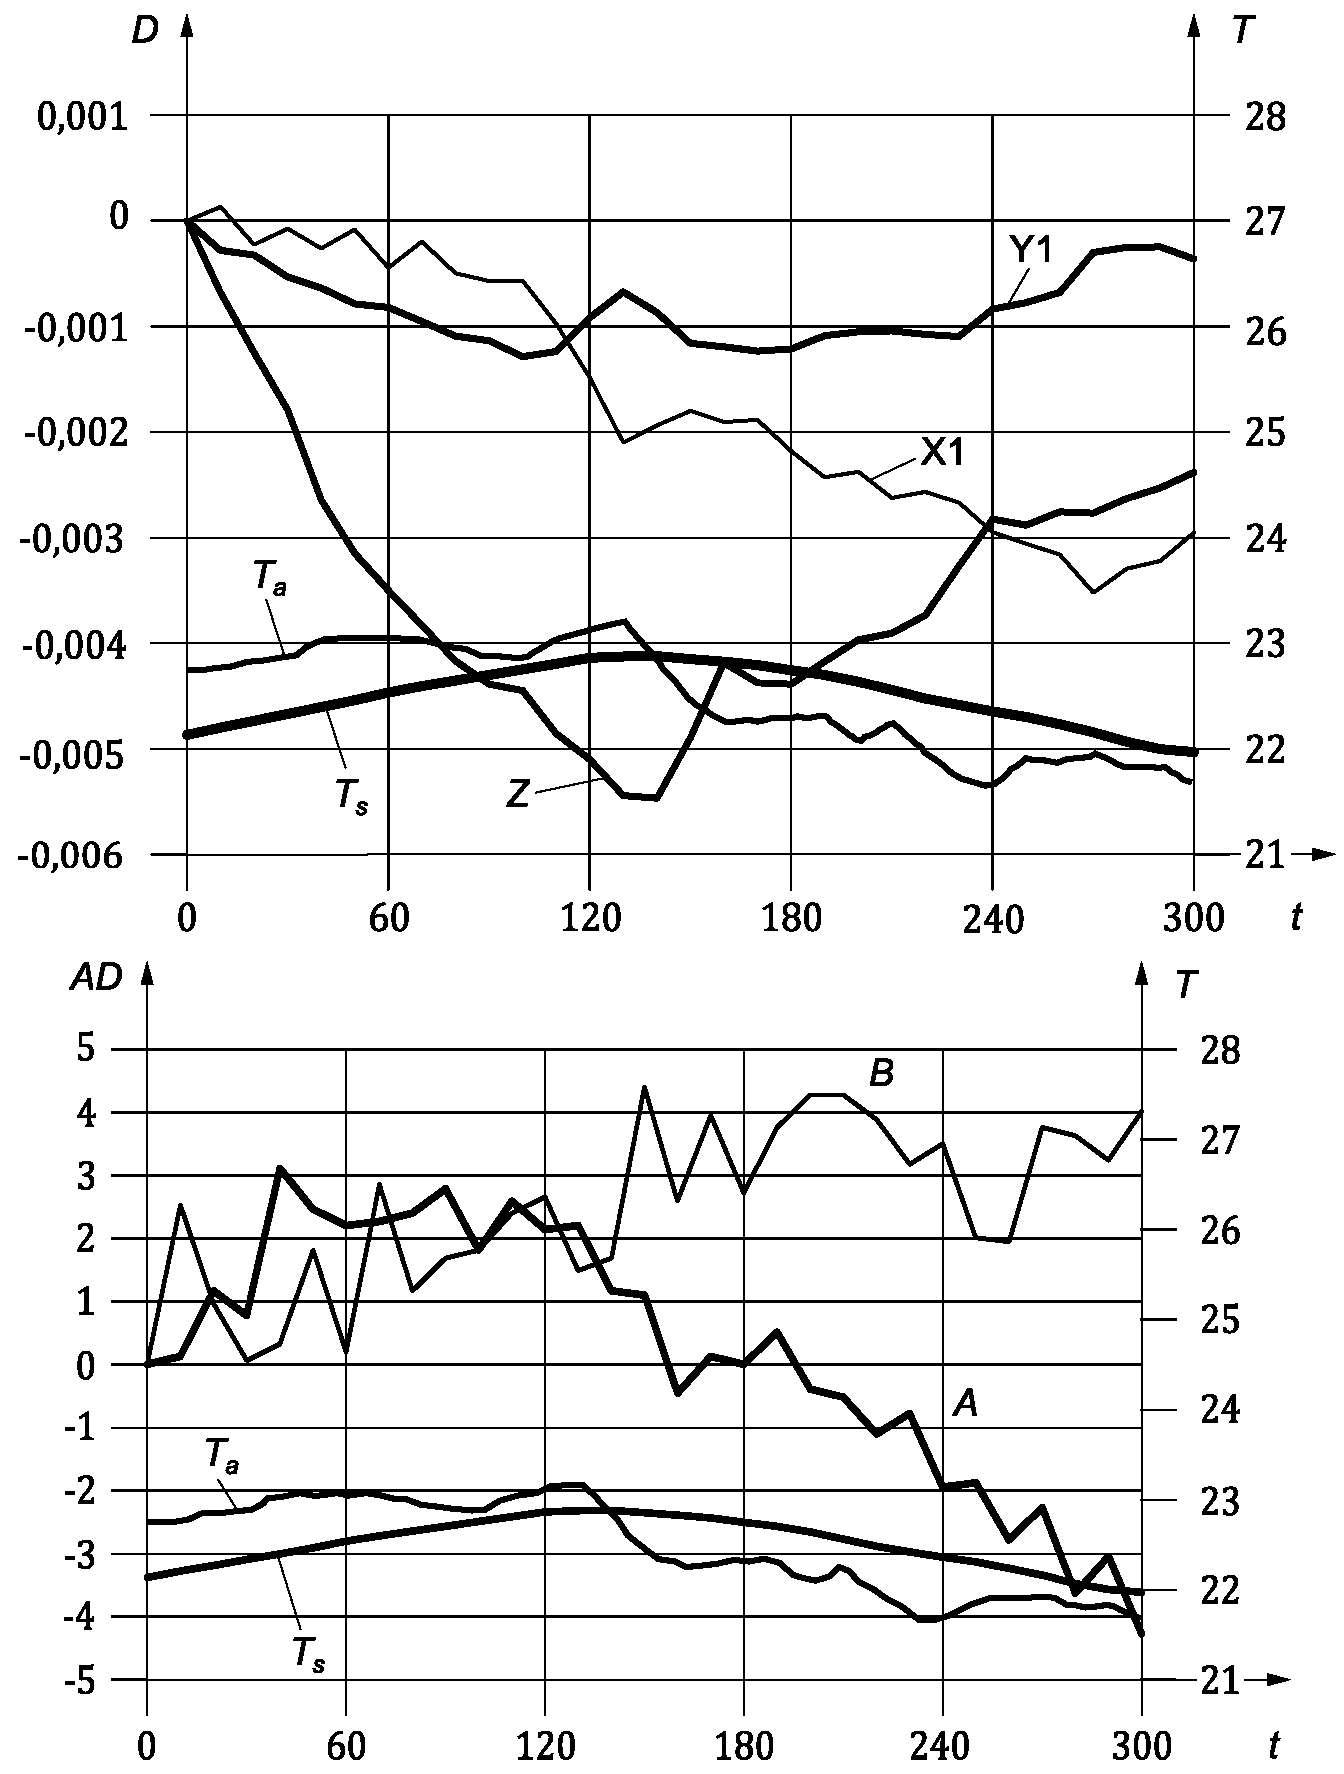
t — время, мин; T — температура, °C; D — линейная деформация, мм; AD — угловая деформация в угловых секундах; Ta — температура окружающей среды, °C; Ts — температура шпинделя, °C; X1 — линейное перемещение по оси X в положении P1, мм; Y1 — линейное перемещение по оси Y в положении P1, мм; Z — линейное перемещение по оси Z, мм; A — вращение вокруг X в угловых секундах; B — вращение вокруг Y в угловых секундах
Рисунок 4 — Зависимость температуры и деформации от времени для испытания ETVE
i) процедура подготовки станка перед испытанием (включая период времени работы вспомогательных устройств станка перед испытанием);
j) положительные направления отклонений по осям X, Y, Z, A, B, если они отличаются от систем координат, показанных на рисунках 1, 2, 3 и 5;
k) режим управления осями станка («СТОП» или «ВЫКЛ»);
l) при необходимости состояние любых систем питания, например смазки, гидравлики, подачи воздуха, охладителей.
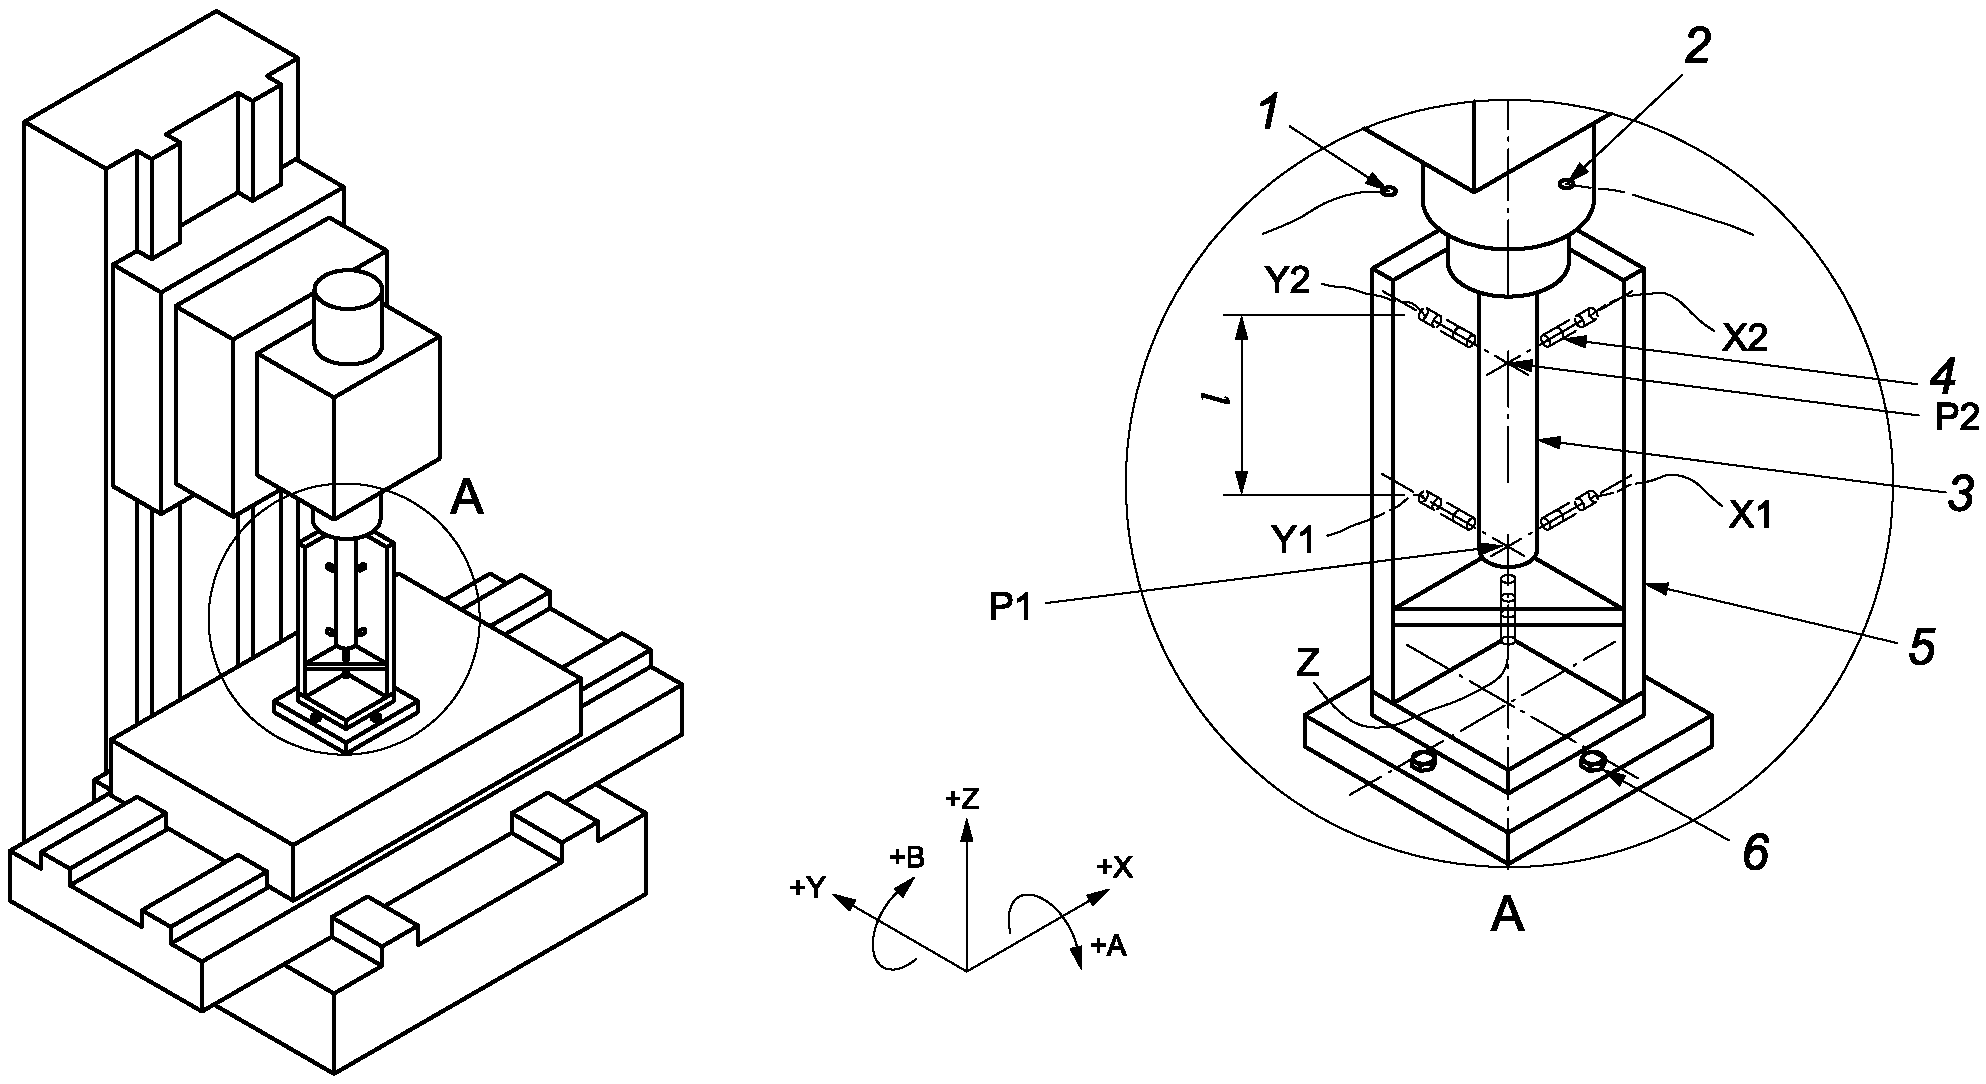
Примечание - Размеры контрольно-измерительной оправки и приспособления приведены только для примера.
1 — датчик температуры окружающего воздуха; 2 — датчик температуры подшипника шпинделя; 3 — испытательная оправка; 4 — датчики линейного перемещения; 5 — приспособление; 6 — приспособление, прикрученное к столу; P1 — позиция измерения 1; P2 — позиция измерения 2; l — расстояние между позициями измерения P1 и P2; X1 — датчик измерения перемещения по направлению X в позиции измерения 1; X2 — датчик измерения перемещения по направлению X в позиции измерения 2; Y1 — датчик измерения перемещения по направлению Y в позиции измерения 1; Y2 — датчик измерения перемещения по направлению Y в позиции измерения 2; Z — датчик измерения перемещения по направлению Z
Рисунок 5 — Типовое представление информации о схеме испытаний ETVE и тепловой деформации, вызванной вращающимся шпинделем, и тепловой деформации, вызванной движущейся линейной осью
6 Тепловая деформация, вызванная вращением шпинделя
6.1 Общие сведения
Данное испытание проводится для выявления влияния тепла, выделяемого при вращении шпинделя и создающего результирующий градиент температуры, который приводит к деформации конструкции станка, наблюдаемой между обрабатываемой заготовкой и режущим инструментом. Поскольку испытание связано с выделением тепла шпинделем, то оно проводится только на станках с вращающимися шпинделями.
6.2 Схемы испытаний, средства измерений и оснастка
На рисунках 1, 2 и 3 показаны примеры типовых схем испытаний для обрабатывающих центров с вертикальным и горизонтальным шпинделем и токарного центра. Приспособление, в котором установлены датчики линейных перемещений, должно быть надежно закреплено на невращающемся держателе со стороны заготовки или составной части станка, предназначенной для крепления инструмента с целью измерений:
a) относительного смещения между частями станка, удерживающими режущий инструмент и заготовку вдоль трех ортогональных осей, параллельных осям перемещения станка [например, для оси C, d(EXOC), d(EYOC) и d(EZOC)]; точное положение средств измерений и оснастки должно быть зафиксировано вместе с результатами испытаний.
Примечание - Конкретное расположение средств измерений и оснастки в рабочей зоне указано в соответствующих стандартах на конкретные станки;
b) наклона или поворота вокруг осей X и Y станка [например, для оси C, d(EAOC) и d(EBOC)].
Температура конструкции станка в точке, максимально приближенной к переднему подшипнику шпинделя, или в точке, согласованной между поставщиком/производителем и пользователем, а также температура окружающего воздуха в непосредственной близости от станка (если станок закрыт, то датчик температуры следует разместить снаружи этого корпуса) и на той же высоте, что и конец шпинделя, должны контролироваться не реже одного раза в 5 мин <1>. Важно измерять температуру окружающего воздуха на подходящем расстоянии от станка, чтобы избежать любого влияния нагрева станка (например, гидравлическими компонентами) на температуру окружающего воздуха. Хотя измеренные температуры не точно коррелируют с измеренными смещениями, они являются показателями тепловых изменений в окружающей среде и конструкции станка.
<1> Некоторые системы температурной компенсации демонстрируют время цикла короче 5 мин. В таких случаях частота мониторинга может быть соответственно увеличена.
Процедура испытания должна соответствовать одному из двух указанных режимов скорости (частоты) вращения шпинделя, приведенных ниже:
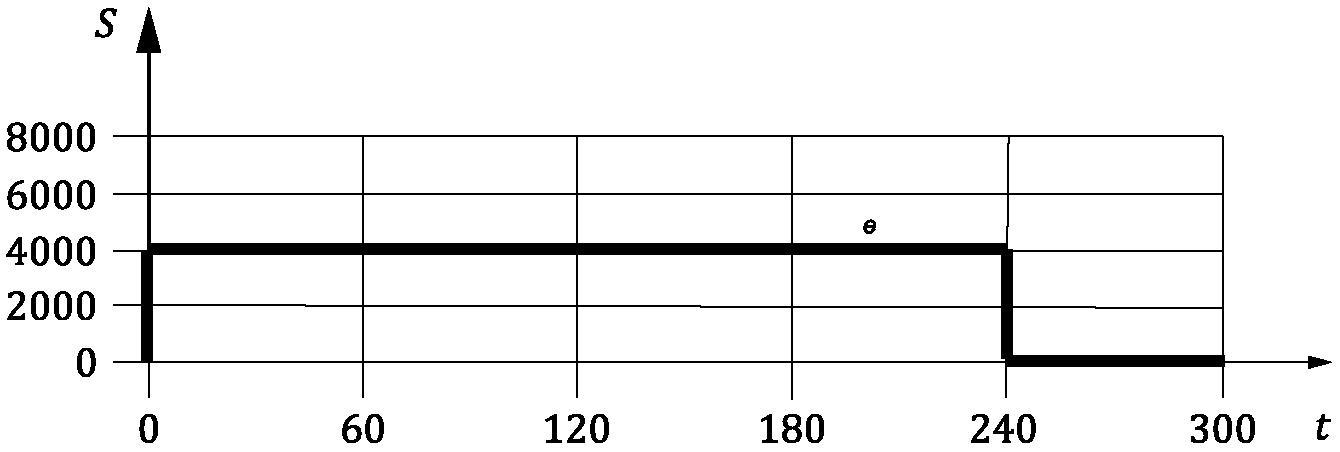
- спектр переменной скорости, например, как показано на рисунке 6;
- постоянная скорость в процентах от максимальной скорости.
Выбор процедуры испытания со спектром скорости вращения шпинделя и процентные значения должны быть указаны в стандартах на конкретный станок. При необходимости поставщик/производитель и пользователь могут согласовать другой, специальный график испытаний (например, определенный цикл прогрева перед испытанием), соответствующий их специальным требованиям. Выбранные спектры скорости вращения шпинделя, как правило, отражают практическое использование станка. Например, для обрабатывающих центров может быть выбран спектр скорости вращения шпинделя, состоящий из различных скоростей вращения шпинделя в течение 2 — 30 мин для каждой скорости с периодическими остановками продолжительностью от 1 до 30 мин между ними, чтобы отразить типичные условия обработки.
Со всех датчиков должна сниматься информация в течение 4 ч. В качестве альтернативы допускается сокращение или увеличение периода измерений до тех пор, пока изменение деформации за последние 60 минут не составит менее 15% от максимальной деформации, зарегистрированной за первый час испытания. Другие условия могут быть согласованы пользователем и поставщиком/изготовителем. Затем шпиндель останавливается на минимальный период 1 ч, при этом мониторинг датчиков продолжается.
Влияние биения контрольно-измерительной оправки должно быть устранено <2> во время испытаний, когда шпиндель вращается.
<2> Устранение влияния биения контрольно-измерительной оправки может быть достигнуто с помощью фильтров нижних частот, усреднения или синхронизации сбора данных с ориентацией шпинделя (см. ISO 230-7).
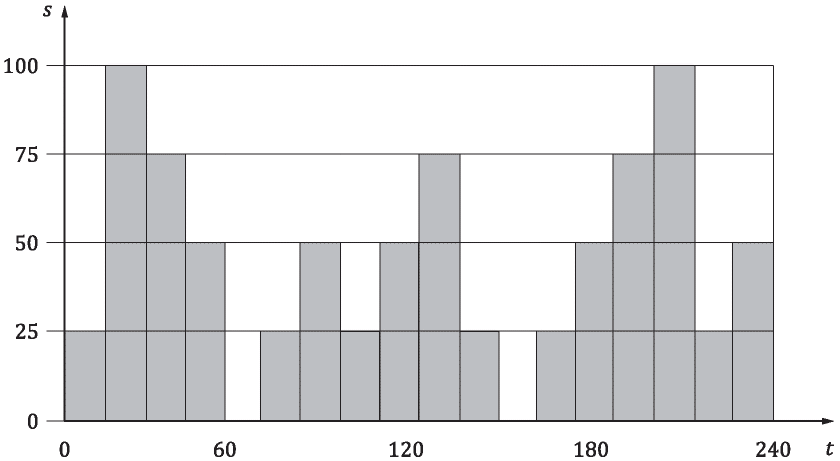
t — время, с; S — скорость шпинделя в % от максимальной скорости шпинделя
Рисунок 6 — Образец спектра скорости вращения шпинделя для испытаний на тепловую деформацию
6.3 Интерпретация результатов
Результаты измерений следует представлять в виде графиков зависимости тепловой деформации и температуры (окружающей среды и подшипников шпинделя) от времени, как показано на рисунке 7.
По этим графикам можно оценить влияние нагрева конструкции станка на его способность поддерживать положение режущего инструмента относительно заготовки. Следует отметить, что запуск и остановка шпинделя могут вызывать смещения на графиках из-за биения контрольно-измерительной оправки. Эти эффекты следует игнорировать при оценке тепловой деформации.
График угловой деформации (см. рисунок 7) формируется путем расчета углов наклона A и B, как описано в 5.3.
6.4 Представление результатов
Диапазон перемещений вдоль каждой оси станка в течение первых 60 мин [d(EXOC)P1,60, d(EYOC)P1,60, d(EZOC)60, d(EAOC)60, d(EBOC)60] и в течение всего периода работы шпинделя [[d(EXOC)P1,t, d(EYOC)P1,t, d(EZOC)t, d(EAOC)t, d(EBOC)t], где t — время в конце периода работы шпинделя, должен быть записан вместе с расстоянием l между двумя линейными датчиками перемещения, работающими в одном направлении (см. рисунки 1, 2 и 3). Эти значения, как показано в таблице 1, должны быть представлены с графиками температуры и тепловой деформации в зависимости от времени, как показано в примере, приведенном на рисунке 7. Следующие параметры также должны быть указаны с результатами испытания, как показано на рисунке 5:
a) средства измерений, контрольно-измерительная оправка и приспособление (координаты позиции измерения P1, см. рисунок 1);
b) расстояние между концом шпинделя и P1;
c) расположение датчиков температуры;
e) конструкция и материал контрольно-измерительной оправки и приспособления;
f) используемые процедуры/средства для термокомпенсации;
g) режим скорости вращения шпинделя;
h) любые согласованные специальные процедуры испытаний;
j) процедура подготовки станка перед испытанием (включая период времени для работы перед испытанием);
k) положительные направления отклонений по осям X, Y, Z, A, B, если они отличаются от системы координат, показанной на рисунках 1, 2, 3 и 5;
l) при необходимости — состояние любых систем питания, например смазки, гидравлики, подачи воздуха, охладителей.
Типовое представление результатов испытаний тепловой деформации, вызванной вращающимся шпинделем
| X1 | Y1 | Z | A | B | |
| В течение первых 60 мин | d(EXOC)P1,60 | d(EYOC)P1,60 | d(EZOC)60 | d(EAOC)60 | d(EB(OX)C)60 |
| В течение периода работы шпинделя t | d(EXOC)P1,t | d(EYOC)P1,t | d(EZOC)t | d(EAOC)t | d(EBOC)t |
| Расстояние l | Значение приведено в примере на рисунке 7. | ||||
Пример — Для испытания, которое занимает 5 ч, из рисунка 7 получены следующие значения.
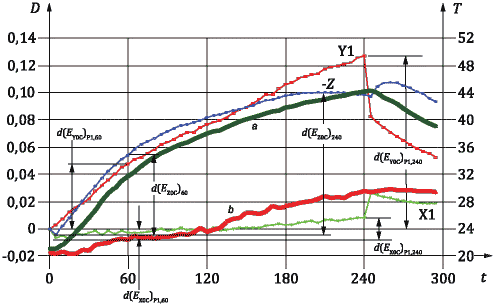
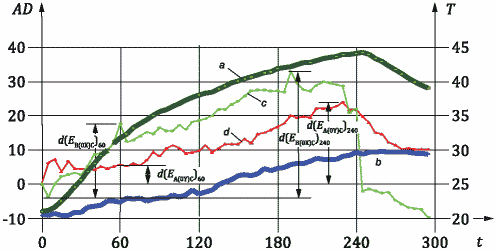
Примечание — Отрицательные данные Z, показанные в a), приведены для наглядности.
a — температура конструкции станка, °C; b — температура окружающей среды, °C; c — вращение вокруг оси Y(B(OX)C) в угловых секундах; d — вращение вокруг оси X(EA(OY)C) в угловых секундах; e — скорость вращения шпинделя (максимальная скорость вращения шпинделя = 6000 мин-1); S — скорость вращения шпинделя, мин-1; t — время, мин; T — температура, °C; X1 — показания датчика P1 по направлению X в мм; Y1 — показания датчика P1 по направлению Y в мм; Z — показания датчика по направлению Z, мм; D — тепловая деформация, мм; AD — тепловая угловая деформация в угловых секундах
Рисунок 7 — Пример тепловых линейных и угловых деформаций, вызванных вращающимся шпинделем обрабатывающего центра в зависимости от времени
7 Тепловая деформация, вызванная перемещением подвижных частей станка по линейным осям
7.1 Общие сведения
Данное испытание проводится для определения влияния внутреннего тепла, генерируемого системой линейного позиционирования станка и трением в направляющих, на деформацию конструкции станка, наблюдаемую между обрабатываемой заготовкой и режущим инструментом. Испытание определяет величину изменения положения и ориентации подвижной части станка в двух положениях вдоль линейной оси станка, вызванную тепловым удлинением машинной шкалы и деформациями (скручением и изгибом) конструкции станка, вызванными местным выделением тепла во время прогрева. Данное испытание проводится только на станках с числовым программным управлением (ЧПУ).
Детали станка способны сохранять свою форму при нагревании только в том случае, если тепловое расширение будет одинаковым во всех точках их конструкции, т.е. если будут иметь место только температурные градиенты во времени, а не в пространстве, а также если коэффициент теплового расширения будет одинаковым. Однако на практике в конструкции станка всегда присутствует температурный градиент, вызванный наличием локальных источников тепла, таких как электродвигатели, шарико-винтовые передачи и гидравлика.
Из-за температурных градиентов различные части станка расширяются в разной степени, создавая напряжения и угловые деформации в виде скручивания и изгиба конструкции.
Измерения, описанные в этом пункте, выявляют влияние всех тепловых искажений, упомянутых выше.
7.2 Схемы испытаний, средства измерений и оснастка
7.2.1 Позиции для выполнения измерений при испытаниях
Целевые позиции для выполнения измерений следует выбирать как можно ближе к конечным точкам перемещения, где это применимо, и, как правило, не далее 2 м друг от друга. Приближение к каждой целевой позиции осуществляется только со стороны другой целевой позиции, что позволяет учитывать при измерениях погрешность реверса линейного движения. Предполагается, что изменения погрешности реверса незначительны.
Для систем с шарико-винтовой передачей/вращательным энкодером величины изменения направления (как линейные, так и угловые) могут меняться в зависимости от температуры. В таких случаях, по возможности, следует проводить измерения в обоих направлениях.
7.2.2 Настройка средств измерений
Ниже показаны три примера типовых схем проведения испытаний со средствами измерений, приспособлениями и оснасткой. Первая схема включает два приспособления, каждое из которых оснащено пятью датчиками линейного перемещения и контрольно-измерительной оправкой. Контрольно-измерительная оправка должна быть установлена на шпинделе, а два приспособления должны быть надежно закреплены на столе на каждом конце выбранного хода (см. рисунок 8).
Датчики линейного перемещения должны быть настроены на измерение изменений положения и ориентации испытательной оправки в каждой целевой позиции (P1 и P2). По соответствующим показаниям датчика перемещения в каждой целевой позиции рассчитывается расстояние, пройденное подвижной частью станка при испытании, а также два ортогональных линейных отклонения и два угловых отклонения в каждой целевой позиции (все они соответствуют относительному движению между режущим инструментом и рабочими частями станка). Эти расчеты выполняются с использованием формул (12) - (21) (с использованием средств измерений и оснастки, показанных на рисунке 8):
d(EXX)P1,t = (PX11)t — (PX11)t0, (12)
d(EXX)P2,t = (PX21)t — (PX21)t0, (13)
d(EYX)P1,t = (PY11)t — (PY11)t0, (14)
d(EYX)P2,t = (PY21)t — (PY21)t0, (15)
d(EZX)P1,t = -[(PZ1)t — (PZ1)t0], (16)
d(EZX)P2,t = -[(PZ2)t — (PZ2)t0], (17)
d(EAX)P1,t = [(PY11 — PY12)t — (PY11 — PY12)t0]/l1, (18)
d(EAX)P2,t = -[(PY21 — PY22)t — (PY21 — PY22)t0]/l2, (19)
d(EBX)P1,t = [(PX12 — PX11)t — (PX12 — PX11)t0]/l3, (20)
d(EBX)P2,t = -[(PX22 — PX21)t — (PX22 — PX21)t0]/l4, (21)
где l1 — l4 — расстояния между двумя датчиками перемещения, выполняющими измерения в одном направлении;
t0 — начало периода времени циклического движения оси;
t — окончание периода времени циклического движения оси;
PX21 — показания первого датчика смещения в направлении оси X, расположенного в позиции P2.
Примечание 1 — d(ECX)P1 и d(ECX)P2 невозможно рассчитать с помощью средств измерений и оснастки, показанных на рисунке 8.
Примечание 2 — Условное обозначение в формулах (12) - (21) таково, что движение шпинделя относительно заготовки в положительном направлении вызывает положительное считывание датчика линейного перемещения.
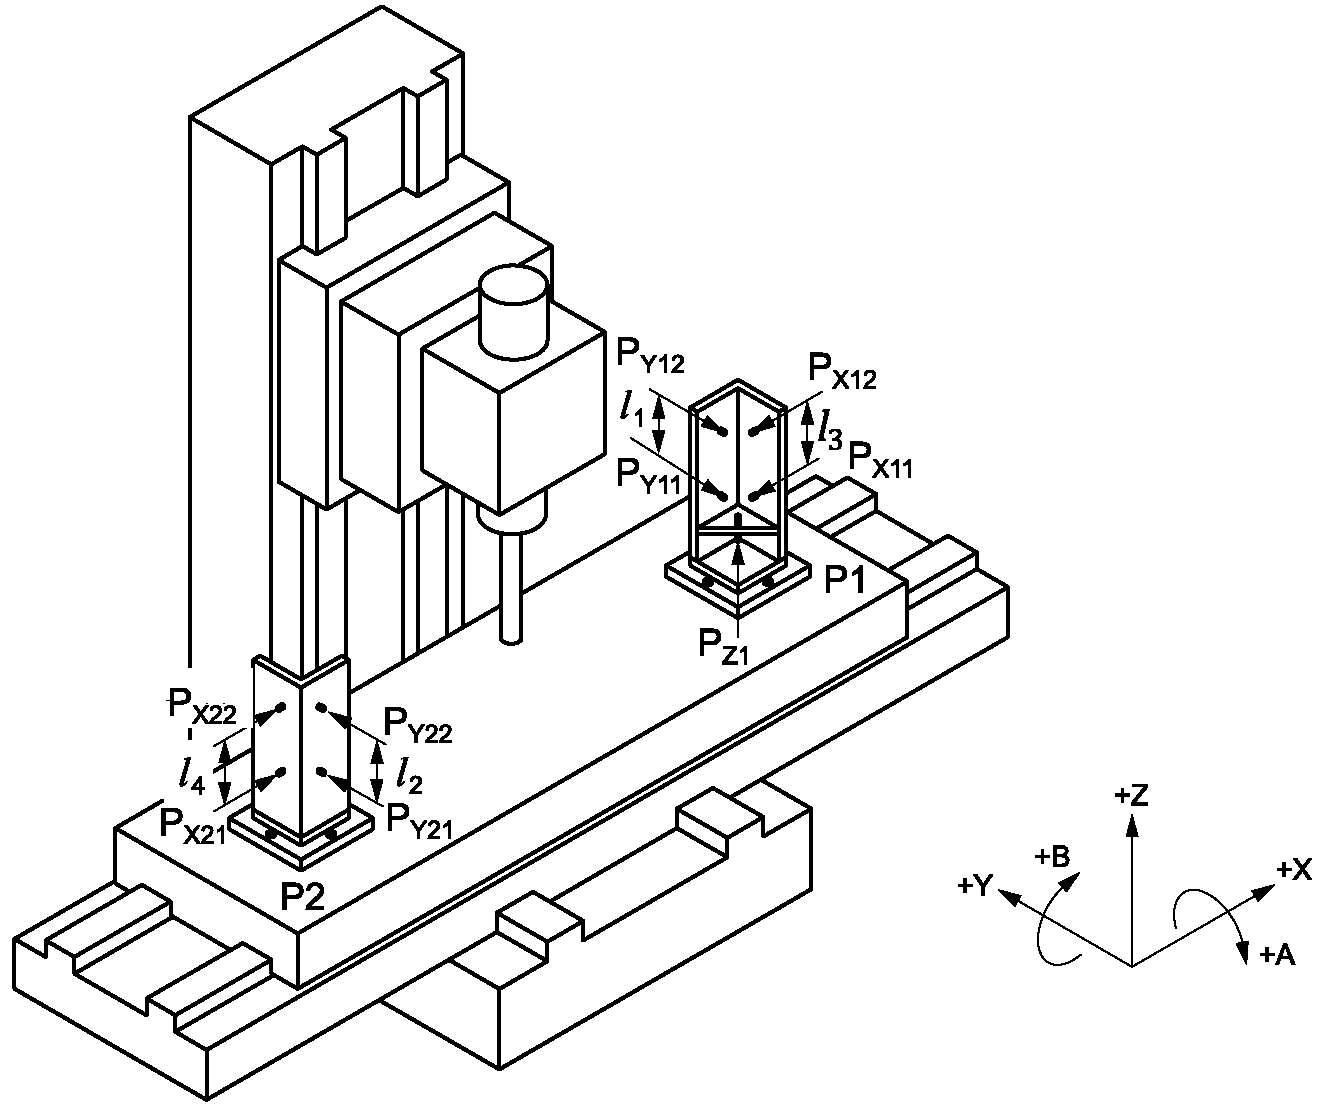
l1, l2, l3, l4 — расстояния между датчиками для расчета угловых деформаций
Рисунок 8 — Типовая схема расположения средств измерений и оснастки для измерения тепловых деформаций из-за перемещения стола по оси X обрабатывающего центра
Вторая схема включает одно приспособление с семью датчиками перемещения и двумя блоками-целями (целевыми приспособлениями), как показано на рисунке 9. При такой наладке на шпинделе устанавливается сенсорное приспособление. Два направляющих блока устанавливаются на каждом конце хода. Эта установка позволяет одновременно измерять шесть компонентов тепловой деформации: одну в направлении движения, два в ортогональном направлении и три угловые компоненты вокруг трех линейных осей с использованием формул (22) - (33) (с использованием средств измерений и оснастки, показанных на рисунке 9).
d(EXX)P1,t = (PX1)t — (PX1)t0, (22)
d(EXX)P2,t = -(PX2)t — (PX2)t0], (23)
d(EYX)P1,t = (PY11)t — (PY11)t0, (24)
d(EYX)P2,t = (PY21)t — (PY21)t0, (25)
d(EZX)P1,t = -[(PZ13)t — (PZ13)t0], (26)
d(EZX)P2,t = -[(PZ23)t — (PZ23)t0], (27)
d(EAX)P1,t = [((PZ11 + PZ12)/2 — PZ23)t -
- ((PZ11 + PZ12)/2 — PZ13)t0]/l1, (28)
d(EAX)P2,t = [(PZ21 + PZ22)/2 — PZ23)t -
- ((PZ21 + PZ22)/2 — PZ23)t0]/l2, (29)
d(EBX)P1,t = [(PZ11 + PZ12)t — (PZ11 + PZ12)t0]/l2, (30)
d(EBX)P2,t = [(PZ21 — PZ22)t — (PZ21 — PZ22)t0]/l2, (31)
d(ECX)P1,t = [(PY11 + PY12)t — (PY11 + PY12)t0]/l3, (32)
d(ECX)P2,t = [(PY21 — PY22)t — (PY21 — PY22)t0]/l3, (33)
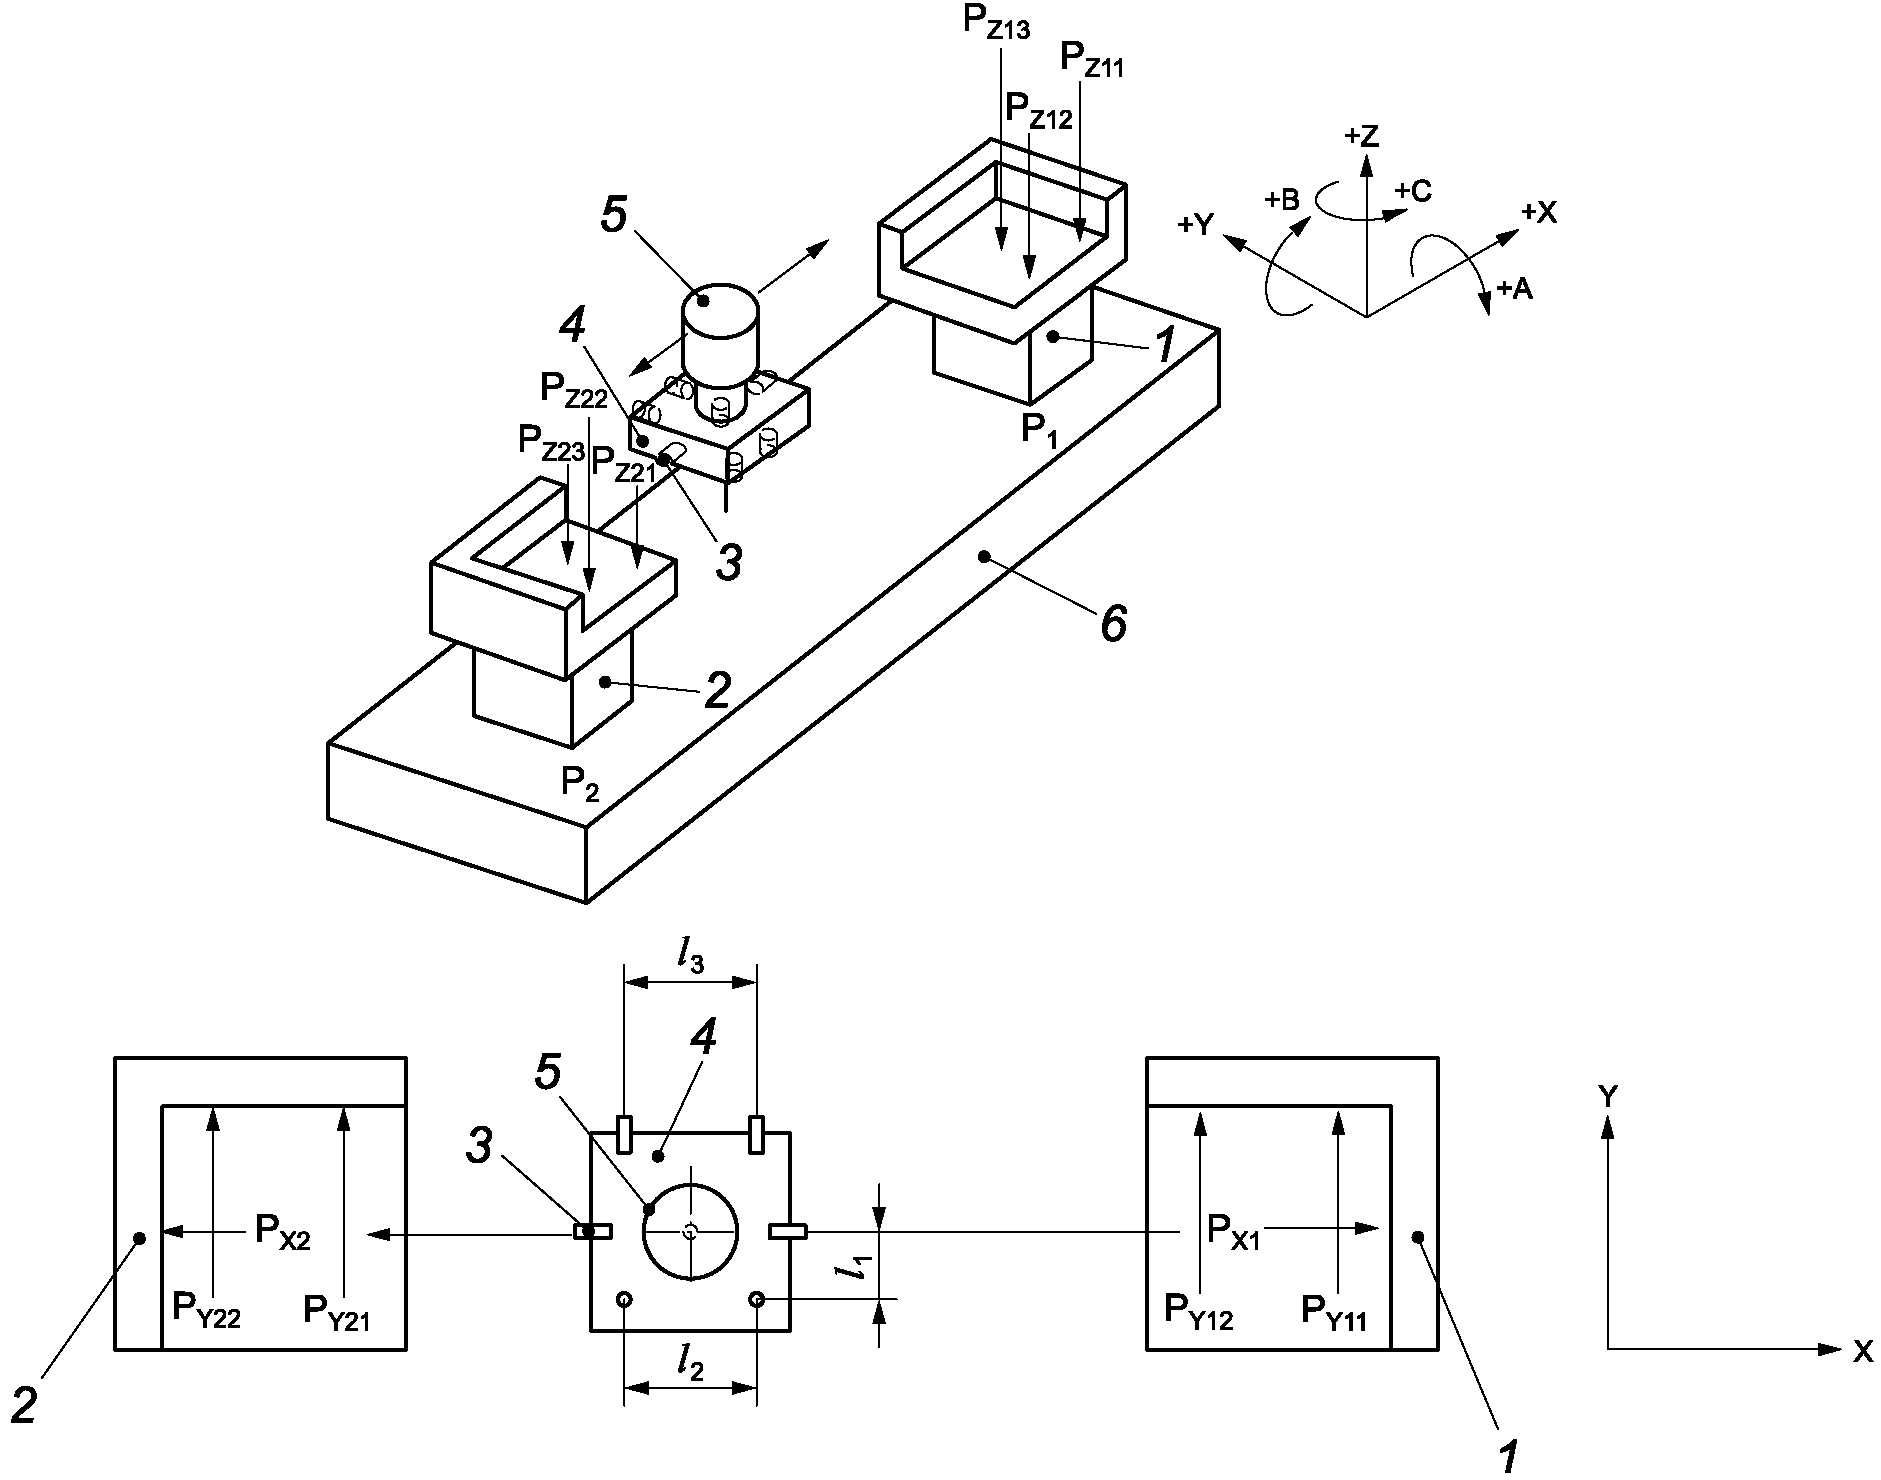
1 — цель справа; 2 — цель слева; 3 — датчик зазора; 4 — крепление датчика; 5 — шпиндель; 6 — стол станка; l1, l2, l3 — расстояния между датчиками, используемые для расчета угловых деформаций
Рисунок 9 — Альтернативная схема расположения средств измерений и оснастки для измерения тепловой деформации, вызванной перемещением ползуна обрабатывающего центра по оси X
На большинстве токарных центров приспособление с датчиками (с 6 измерительными преобразователями) монтируется на инструментальной части станка, а специальное приспособление с опорными поверхностями, совмещенными с этими датчиками, монтируется на шпинделе, как показано на рисунке 10. Для такой установки тепловая деформация может быть рассчитана с использованием формул (33) - (42) (с использованием средств измерений и оснастки, показанных на рисунке 10).
d(EZZ)P1,t = (PZ1)t — (PZ1)t0, (33)
d(EZZ)P2,t = -[(PZ2)t — (PZ2)t0], (34)
d(EZX)P1,t = [(PX11)t — (PX11)t0], (35)
d(EXZ)P2,t = -[(PX21)t — (PX21)t0], (36)
d(EYZ)P1,t = -[(PY11)t — (PY11)t0], (37)
d(EYZ)P2,t = -[(PY21)t — (PY21)t0], (38)
d(EAZ)P1,t = [(PY11 — PY12)t — (PY11 — PY12)t0]/l1, (39)
d(EAZ)P2,t = [(PY21 — PY22)t — (PY21 — PY22)t0]/l1, (40)
d(EBZ)P1,t = [(PX12 — PX11)t — (PX12 — PX11)t0]/l2, (41)
d(EBZ)P2,t = [(PX22 — PX21)t — (PX22 — PX21)t0]/l2. (42)
Примечание 3 — d(ECZ) невозможно рассчитать с помощью средств измерений и оснастки, показанных на рисунке 10.
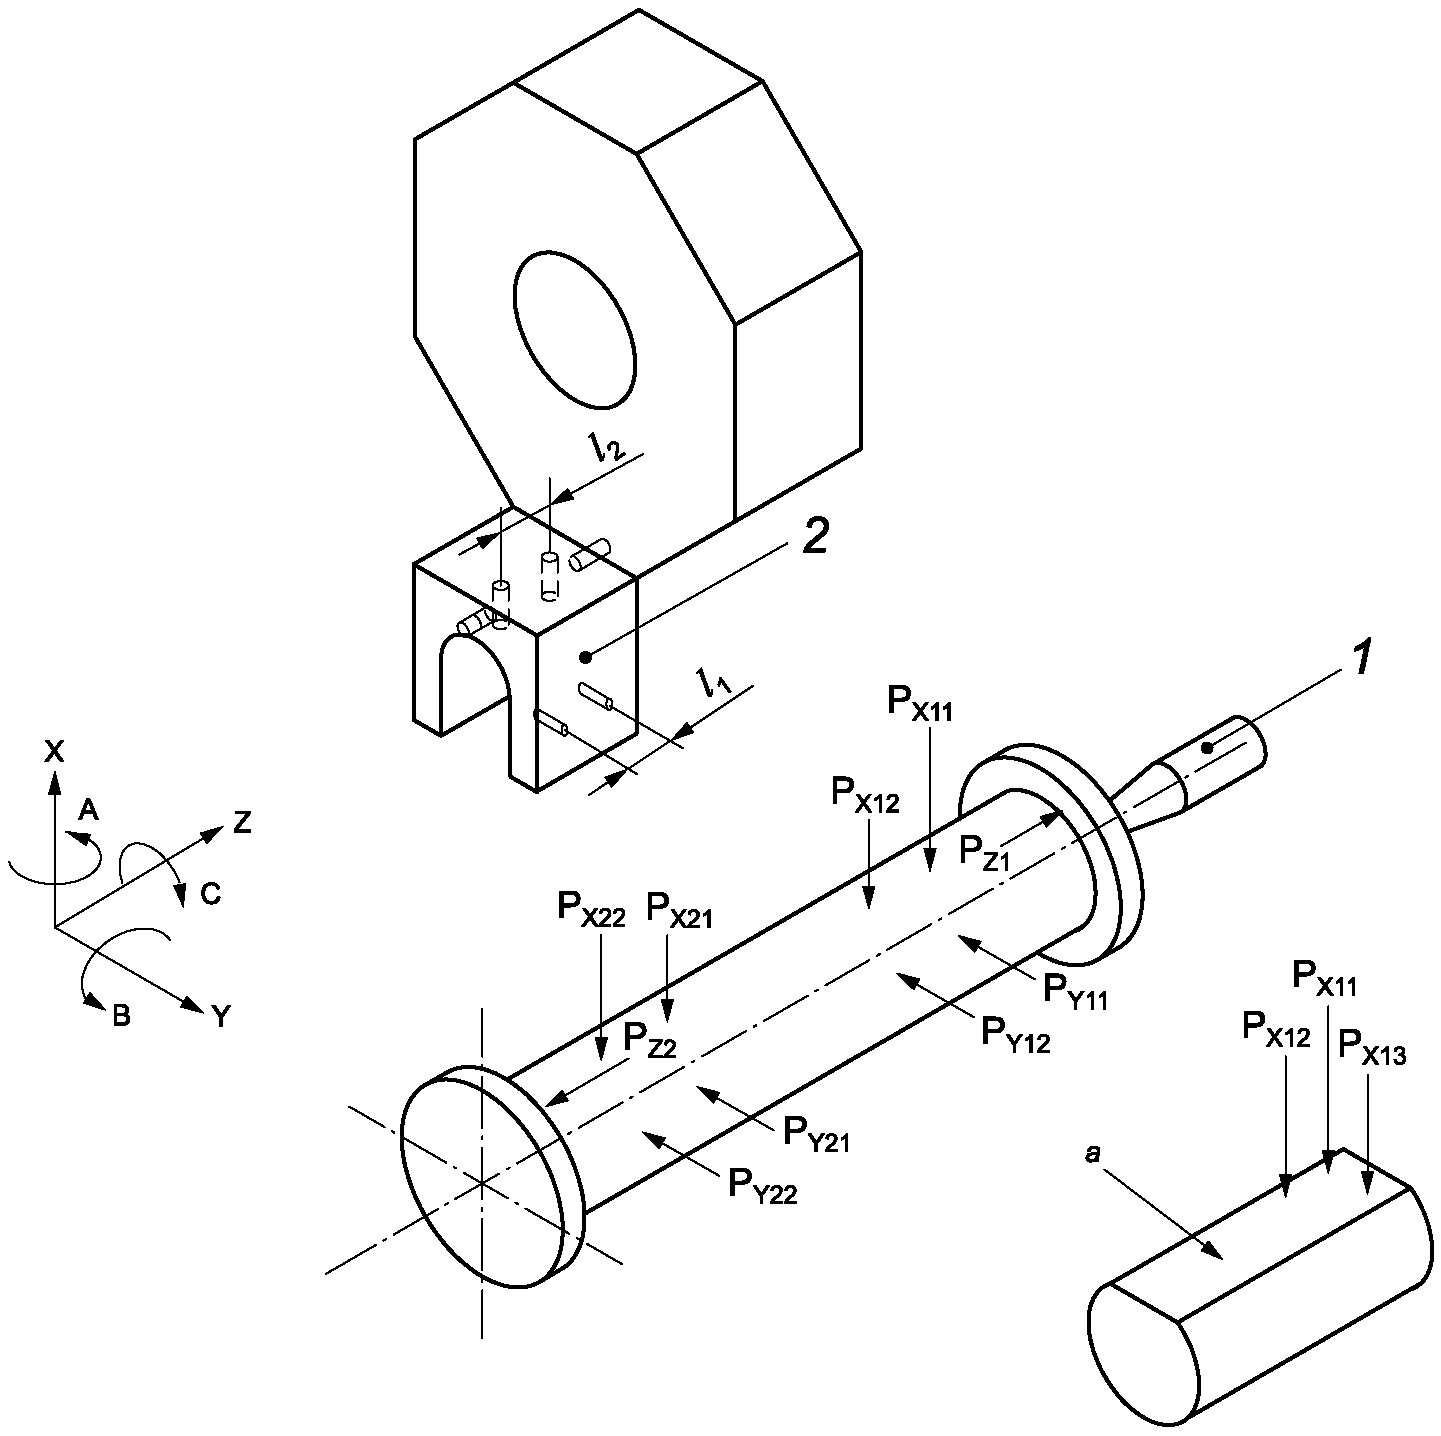
Примечание - Координатные оси повернуты для ясности.
1 — задняя бабка станка; 2 — кронштейн для крепления датчика; l1, l2 — расстояния между датчиками для расчета угловых деформаций; a — дополнительная плоская поверхность для расчета d(ECZ)
Рисунок 10 — Типовая схема расположения средств измерений и оснастки для измерения тепловых деформаций, вызванных перемещением каретки оси Z токарного центра
Третья схема включает в себя контактный датчик станка (при наличии) и два блока-цели (целевых приспособления). Два целевых приспособления устанавливаются на каждом конце хода, как показано на рисунке 11. Номинально, коснувшись шести точек на каждом блоке-цели (как показано на рисунке 11) и зафиксировав положения станка по осям X, Y и Z, соответствующие этим точкам, можно рассчитать все шесть компонентов тепловой деформации, используя формулы (43) - (54) (используя средства измерений и оснастку, показанные на рисунке 11).
d(EXX)P1,t = (PX11)t — (PX11)t0, (43)
d(EXX)P2,t = -[(PX21)t — (PX21)t0], (44)
d(EYX)P1,t = (PY11)t — (PY11)t0, (45)
d(EYX)P2,t = (PY21)t — (PY21)t0, (46)
d(EZX)P1,t = (PZ11)t — (PZ11)t0, (47)
d(EZX)P2,t = (PZ21)t — (PZ21)t0, (48)
dd(EAX)P1,t = [(PY11 — PY12)t — (PY11 — PY12)t0]/l1, (49)
d(EAX)P2,t = [(PY21 — PY22)t — (PY21 — PY22)t0]/l1, (50)
d(EBX)P1,t = [(PX11 — (PX12 + PX13)/2)t -
- (PX11 — (PX12 + PX13)/2)t0]/l2, (51)
d(EBX)P2,t = -[(PX21 — (PX22 + PX23)/2)t -
- (PX21 — (PX12 + PX23)/3)t0]/l2, (52)
d(ECX)P1,t = [(PX12 — PX13)t — (PX12 + PX13)t0]/l3, (53)
d(ECX)P2,t = [(PX22 — PX23)t — (PX22 + PX23)t0]/l3, (54)
где l1, l2 и l3 — расстояния между двумя точками зондирования в одном направлении;
t0 — начало периода времени циклического движения оси;
t — окончание периода времени циклического движения оси.
Следует отметить, что угловая деформация части станка может быть оценена только в том случае, если она вызывает разницу в измеренной тепловой деформации в двух точках зондирования. Следует проявлять осторожность при выборе точек зондирования, чтобы гарантировать, что все интересующие угловые деформации обеспечат такую разницу. Например, только угловое отклонение перемещения по оси X фиксируется расчетами d(ECX), угловые отклонения перемещения по оси Y (часть ECY) и перемещения по оси Z (часть ECZ) не включены в определение общих деформаций, представленных точками зондирования, показанными на рисунке 11. Таким образом, если эти точки зондирования используются для испытаний по оси Y или оси Z, может возникнуть некоторая несогласованность относительно других альтернативных схем расположения средств измерений и оснастки для измерения тепловых деформаций, упомянутых ранее.
Примечание 4 — Для определения некоторых угловых деформаций могут потребоваться измерения с двумя различными перемещениями зонда для обеспечения этого условия.
Следует также отметить, что использование вышеперечисленных схем расположения средств измерений и оснастки требует обнуления всех показаний на начальном этапе испытаний и, таким образом, не обеспечивает абсолютных измерений отклонений, а лишь измерения их изменений во времени.
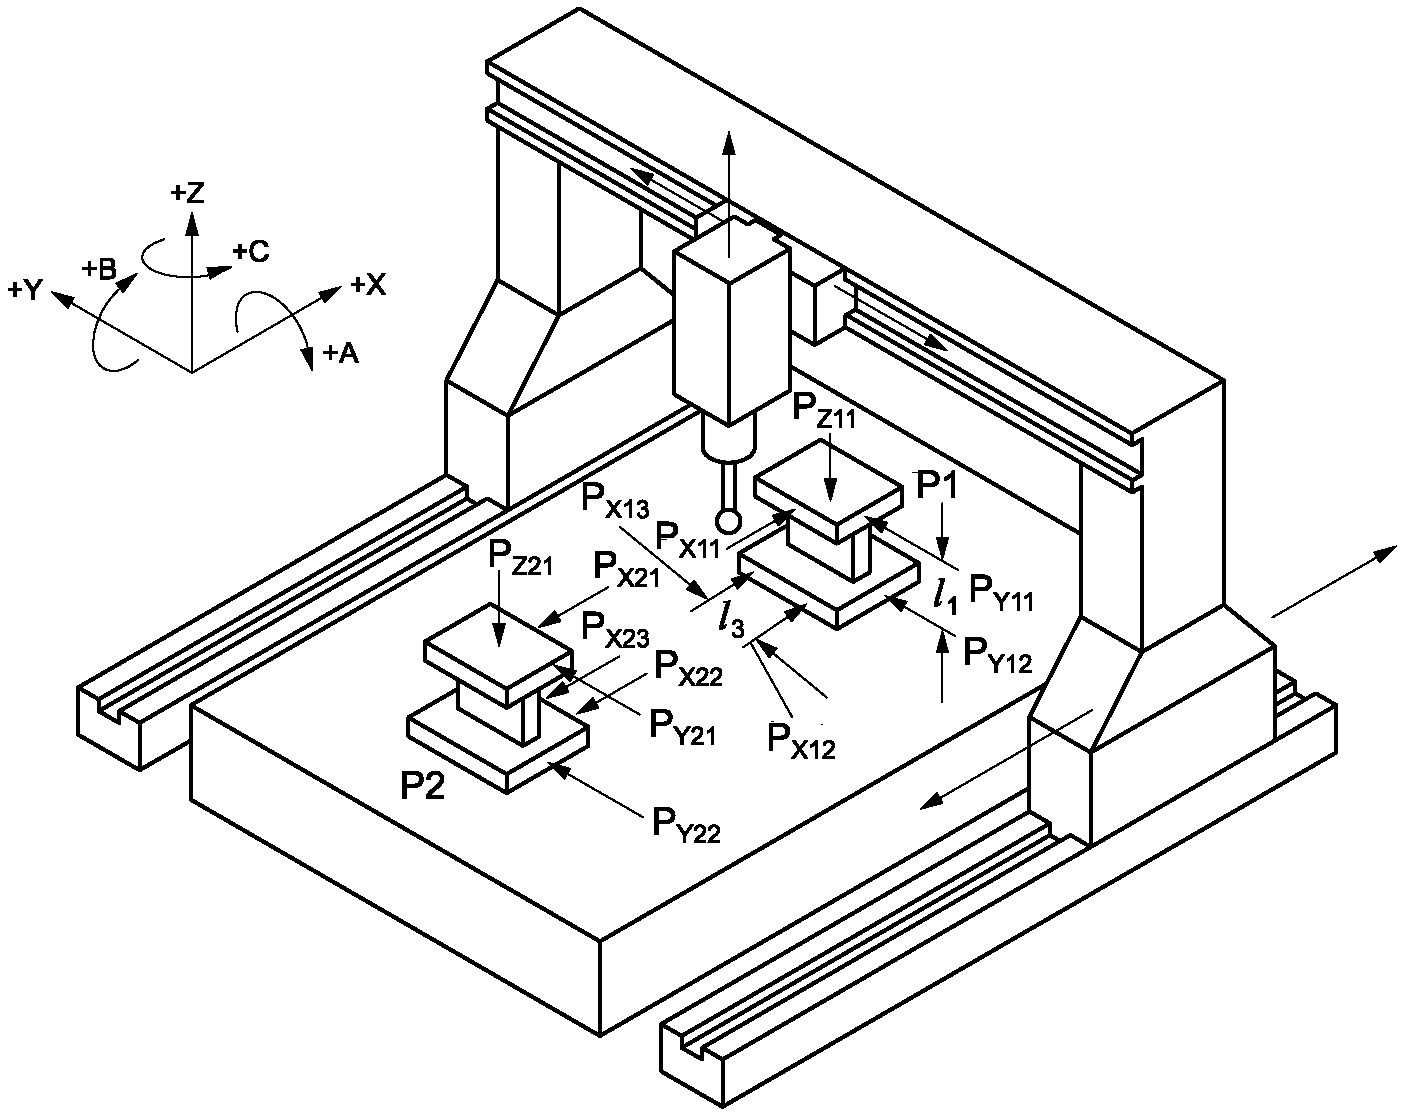
l1, l2, l3 — расстояния между точками зондирования для расчета угловых деформаций
Примечание - Те же расстояния l1, l2 и l3 применяются к блоку-цели P2.
Рисунок 11 — Типовая схема расположения средств измерений и оснастки для измерения тепловой деформации, вызванной перемещением моста обрабатывающего центра по оси X с использованием контактного датчика
Примечание 5 — Повторяемость контактного датчика влияет на результаты измерений.
7.2.3 Цикл испытаний
Цикл испытаний состоит из двух периодов: 4 ч циклического перемещения осей и 1 ч охлаждения. Измерения могут быть прерваны, если изменение деформации, зафиксированное за последние 60 мин, составляет менее 15% от деформации, зарегистрированной в течение первого часа испытания. В ситуациях, когда выполняются определенные работы (например, периодическая настройка средства измерений), испытания следует проводить в течение периода времени, в течение которого повторяются соответствующие события, или в течение любого другого периода времени, согласованного поставщиком/производителем и пользователем. После каждого испытания должно быть выделено достаточное время для охлаждения станка.
Начиная с одной из целевых позиций 1, в которой станок остается в состоянии покоя достаточно долго (время выдержки) для регистрации показаний датчиков перемещения, суппорт станка должен быть запрограммирован на перемещение в целевое положение 2, где снимается второй набор показаний. Затем движение меняется на обратное, и показания в целевом положении 1 измеряются и записываются снова. Эта последовательность испытаний должна повторяться до конца периода цикла движения оси, с регистрацией данных в двух измерительных позициях. Запрограммированная скорость перемещения должна быть выражена в процентах от максимальной запрограммированной подачи. Время выдержки в каждой измерительной позиции должно быть минимально необходимым для снятия показаний. Проценты от максимальной запрограммированной подачи и время выдержки должны быть указаны в стандартах на конкретный станок. Различное время выдержки и скорости перемещения вызывают выделение разного количество тепла и, следовательно, могут вызывать различную степень тепловой деформации. Время выдержки и скорость перемещения при этих испытаниях могут быть изменены по согласованию между пользователем и поставщиком/производителем.
Если средство измерений может регистрировать только ограниченный объем данных, то измерения в двух измерительных позициях могут проводиться с заданными интервалами, например через каждые 5 двунаправленных перемещений салазок станка. Необходимо определить точную процедуру измерений.
По окончании периода цикла движения по оси салазки станка должны быть остановлены на середине своего перемещения; каждые 5 мин они должны перемещаться в обе измерительные позиции для снятия показаний, а затем снова останавливаться на середине до окончания периода охлаждения.
7.2.4 Измерение температуры
Необходимые позиции размещения датчиков температуры могут быть выбраны следующим образом:
- датчик положения (по возможности);
- область вблизи источников трения (обычно между подвижной частью станка и соответствующей неподвижной частью, например столом и станиной, шпиндельной головкой и колонной; температура также повышается из-за трения в направляющих и шарико-винтовых передачах);
- область на противоположной стороне конструкции станка (например, нижняя часть станины);
- стол;
- шпиндельная головка.
Во время этих испытаний следует контролировать температуру окружающей среды не реже одного раза в 5 мин <1>.
<1> Некоторые системы температурной компенсации показывают время цикла менее 5 мин. В таких случаях частота мониторинга может быть соответственно увеличена.
7.2.5 Компенсации
Если для правильной работы средства измерений требуется компенсация факторов окружающей среды, таких как температура и давление воздуха, то их следует использовать.
Если средство измерений имеет систему коррекции номинального дифференциального теплового расширения, то эта система не должна использоваться, поскольку она скрывают вклад в общую тепловую деформацию, обусловленный удлинением шкалы оси станка.
7.3 Представление результатов
Для каждой оси станка должны быть представлены следующие графики зависимости от времени:
- два графика положения измерительных позиций;
- четыре графика ортогональной линейной деформации целевых позиций;
- четыре или шесть графиков угловой деформации целевых позиций (количество зависит от средств измерений и оснастки);
- на каждом из этих графиков должны быть указаны величины отклонений от начальных значений, а не абсолютные значения.
Кроме того, должны быть представлены измеренные во время испытания графики зависимости температуры окружающей среды и температуры станка от времени. Следует отметить, что на результаты влияет повторяемость позиционирования оси испытываемого станка.
Пример набора таких графиков показан на рисунках 12 и 13.
Следующие параметры должны быть представлены вместе с графиками, как показано на рисунках 12 и 13:
c) начальные и конечные положения точек;
d) используемые возможности компенсации и устройства;
e) используемые средства измерений и их настройка;
f) расположение датчика температуры;
g) используемый коэффициент теплового расширения;
h) расположение линии измерения;
j) процедуры прогрева (включая продолжительность процедур прогрева до проведения испытания);
k) температура измеряемого объекта в начале и в конце испытания;
l) положительное направление дрейфа положения, если оно отличается от систем координат, показанных на рисунках 1, 2, 3, 8 и 9;
m) при необходимости — состояние любых систем питания, например смазки, гидравлики, подачи воздуха, охладителей.
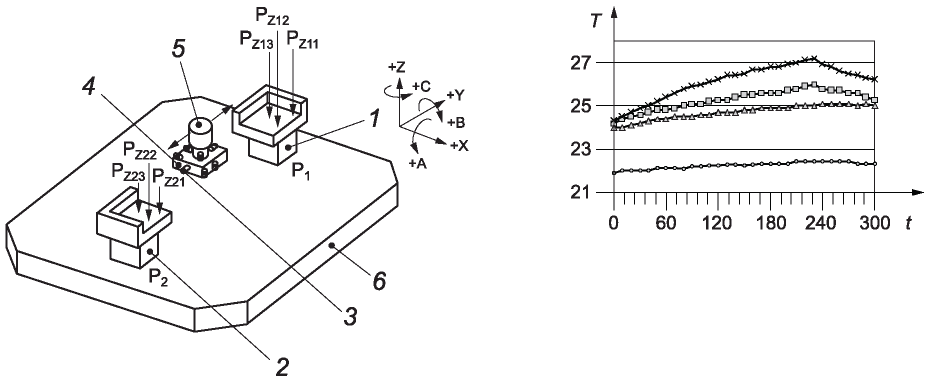
1 — правое целевое приспособление; 2 — левое целевое
приспособление; 3 — датчик зазора; 4 — крепление датчика;
5 — шпиндель станка; 6 — стол станка;  - температура
окружающей среды, °C;
 - температура по шкале Y, °C;
 - температура станка, °C;
 - температура линейных
направляющих (салазок) Y в °C; t — время, мин;
T — температура, °C
Рисунок 12 — Типовая схема и представление информации о настройке для испытаний на тепловые деформации, вызванные перемещением линейных направляющих
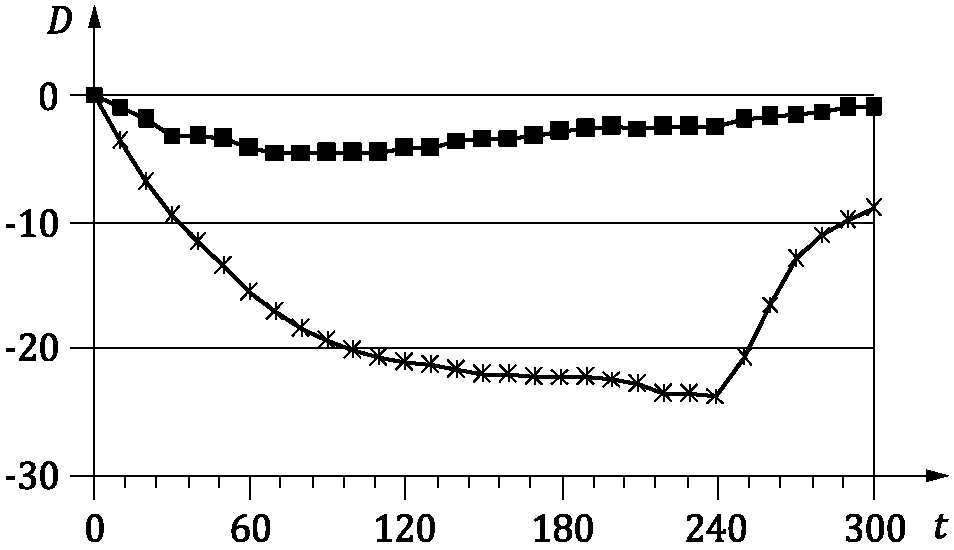
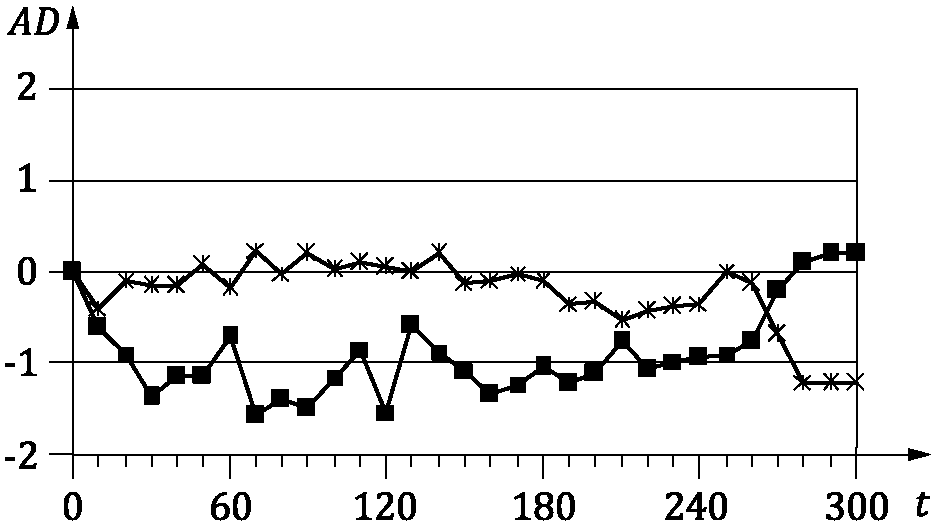
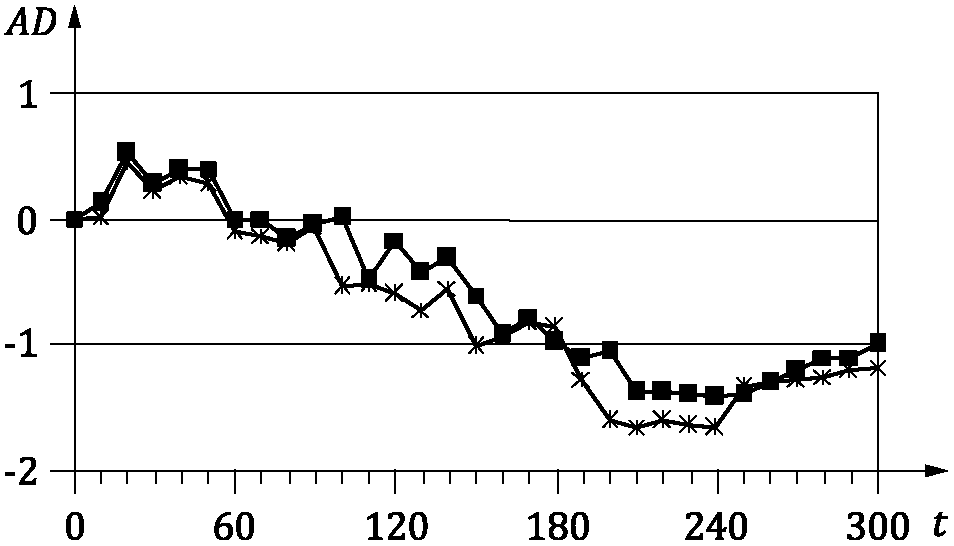
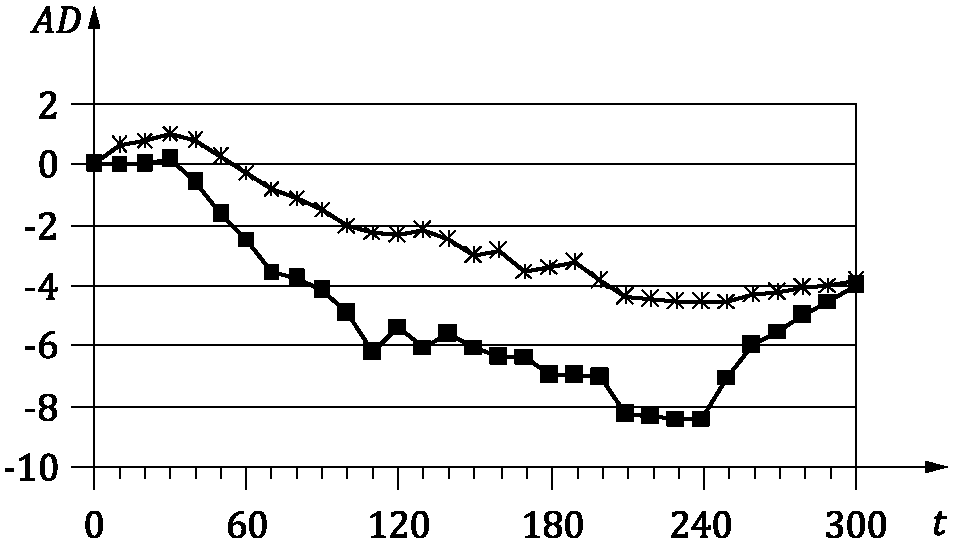
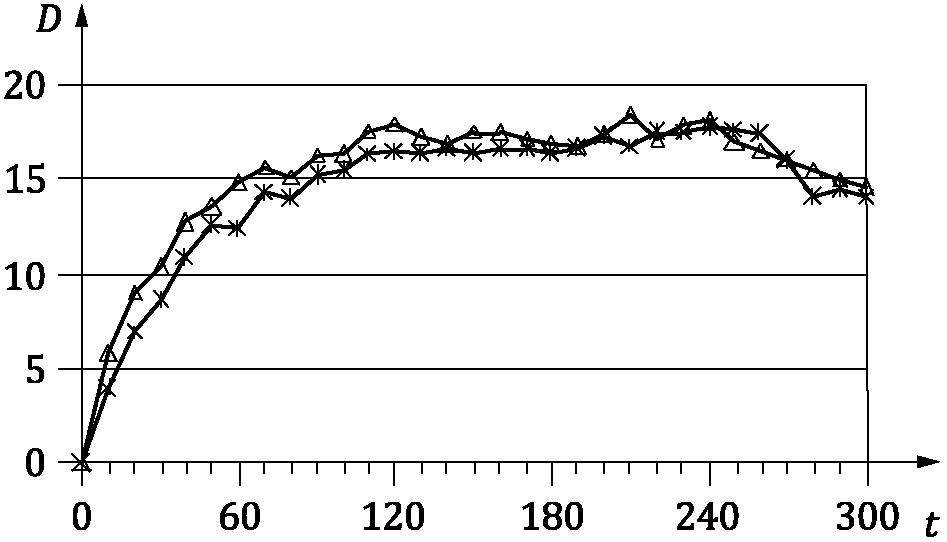
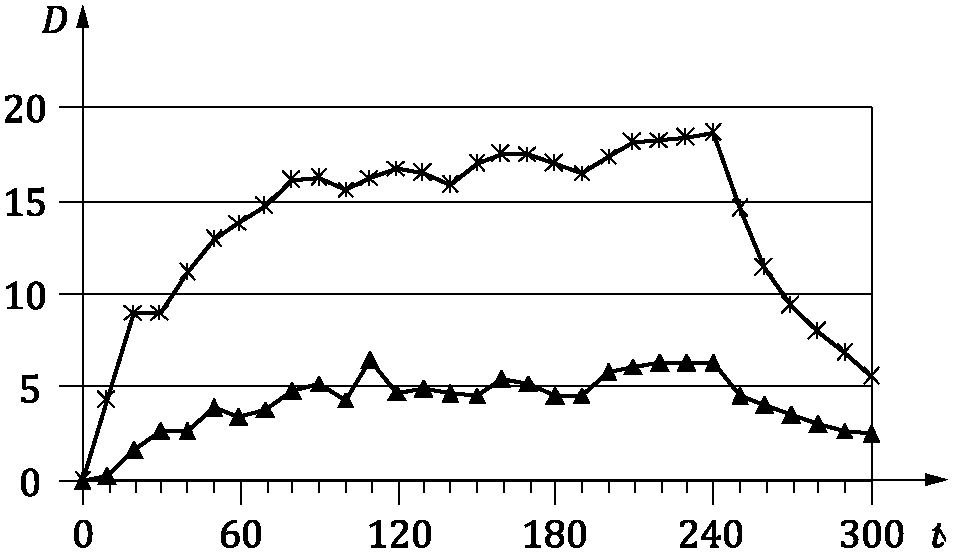
 - P1;
 - P2; AD — угловая деформация в угловой секунде;
D — линейная деформация, мкм; t — время, мин
Рисунок 13 — Пример представления результатов измерений тепловой деформации, вызванной перемещением линейных направляющих
8 Тепловая деформация, вызванная поворотным движением подвижных частей станка
8.1 Общие сведения
Данное испытание проводится для определения тепловой деформации, возникающей между заготовкой и режущим инструментом и создаваемой поворотной системой позиционирования станка. Испытание определяет величину изменения положения и ориентации поворотных частей станка в двух угловых положениях, вызванного тепловым воздействием на машинные шкалы и деформациями (скручиванием и изгибом) конструкции станка, вызванными местным выделением тепла во время прогрева. Данное испытание проводится только на станках с ЧПУ. Детали станка способны сохранять свою форму при нагревании только в том случае, если тепловое расширение будет одинаковым во всех точках их конструкции, т.е. если будут иметь место только температурные градиенты во времени, а не в пространстве, а также если коэффициент теплового расширения будет одинаковым. Однако на практике в конструкции станка всегда присутствует температурный градиент, вызванный наличием локальных источников тепла, таких как электродвигатели, подшипники, муфты и гидравлика.
Из-за температурных градиентов различные части станка расширяются в разной степени, создавая напряжения и угловые деформации в виде скручивания и изгиба конструкции.
Измерения, описанные в настоящем разделе, позволяют выявить влияние всех тепловых деформаций, упомянутых выше в заданной точке(ах) рабочего объема. Эти воздействия количественно определяются как изменение положения прецизионной сферы, установленной с радиальным смещением относительно средней линии оси вращающегося компонента.
Эти эффекты количественно оцениваются путем измерения изменения положения прецизионной сферы, установленной с радиальным смещением относительно средней линии оси вращения поворотной части станка.
8.2 Схемы испытаний, средства измерений и оснастка
8.2.1 Позиции для выполнения измерений при испытаниях
Для поворотных головок и поворотных столов с диапазоном вращения менее 360° выбираются три (на равном расстоянии друг от друга) позиции, в которых выполняются измерения, две из которых находятся вблизи конечных точек поворота. Для головок с диапазоном вращения более 360° выбираются четыре позиции, в которых выполняются измерения, отстоящие друг от друга на 90°, для определения:
8.2.2 Средства измерений и оснастка
Прецизионная сфера должна быть установлена на поворотной части станка с радиальным смещением от оси вращения. Гнездо датчика линейного перемещения, включающее три датчика (выровненных вдоль осей координат станка), должно быть установлено на противоположном конце конструктивного контура станка для измерения смещения между сторонами режущего инструмента и обрабатываемой заготовкой станка по вершине сферы. Пример схемы испытаний для поворотных столов представлен на рисунке 14. Другие схемы испытаний, предоставляющие аналогичную информацию, также приемлемы (см. ISO 230-7).
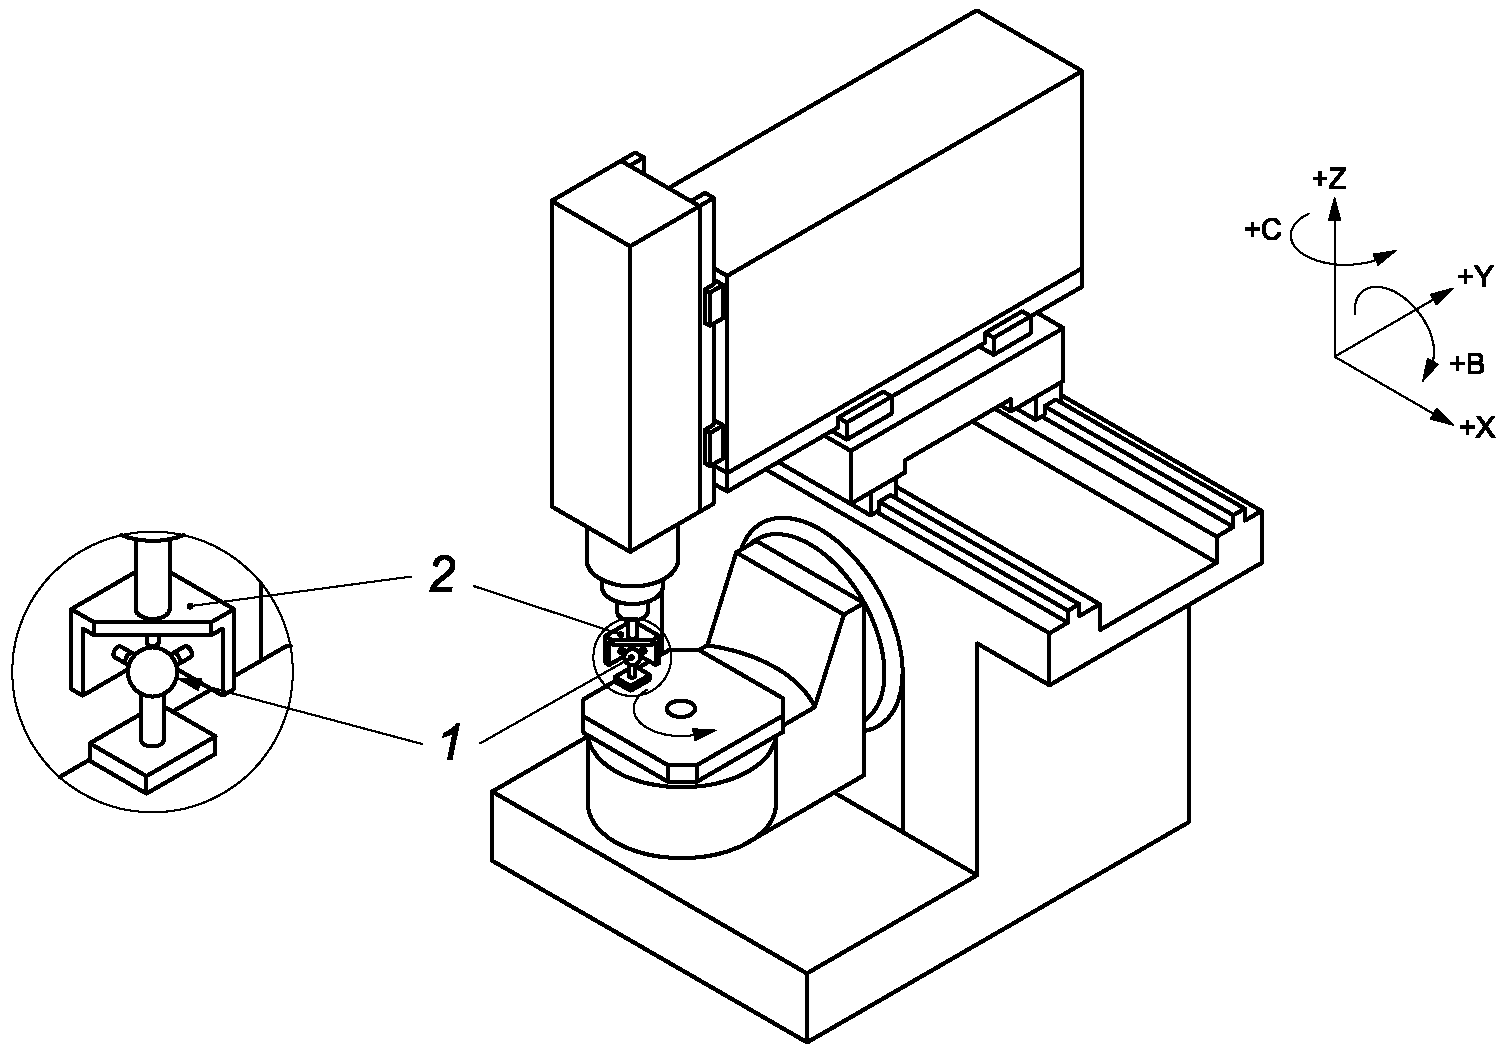
1 — прецизионная сфера; 2 — специальное приспособление с гнездом датчика
Рисунок 14 — Типовая схема расположения средств измерений и оснастки для измерения тепловой деформации, вызванной поворотным столом
Должны быть проведены измерения изменений положения сферы, соответствующих целевым положениям оси вращения, с диапазоном перемещения, равным или превышающим 360° (P1, P2, P3, P4) (см. рисунок 15). На основе соответствующих показаний датчика в каждой измерительной позиции рассчитываются изменения положения, ориентации, а также радиальная и осевая деформации поворотной части станка. Для расчета этих деформаций вдоль оси вращения в направлении C можно использовать формулы (55) - (62). Следует отметить, что аналогичные результаты можно получить, используя данные измерений, соответствующие другим комбинациям измерительных позиций.
d(EXOC)t = [(PX1 + PX2)/2]t — [PX1 + PX2)/2]t0, (55)
d(EYOC)t = [(PY1 + PY2)/2]t — [(PY1 + PY2)/2]t0, (56)
d(EZOT)t = [(PZ1 + PZ2)/2]t — [(PZ1 + PZ2)/2]t0, (57)
d(EROT)t = [(PX1 + PX2)/2]t — [(PX1 + PX2)/2]t0, (58)
d(EAOC)t = [(PZ3 — PZ4)t — (PZ3 — PZ4)/2t0]/l, (59)
или d(EAOC)t = [(PZ3 — (PZ1 + PZ2)/2)t -
- (PZ3 — (PZ1 + PZ2)/2)t0]/l', (60)
d(EBOC)t = -[(PZ1 — PZ2)t — [PZ1 — PZ2)/2t0]/l, (61)
d(ECOC)P1,t = [(PY1 — PY2)t — [PY1 — PY2)/2t0]/l, (62)
где l и l' — расстояния между измерительными позициями, используемыми для расчета углов (например, P1 и P2);
t0 — начало периода времени циклического движения оси;
t — окончание периода времени циклического движения оси;
PX1 — показание датчика перемещения в направлении оси X, расположенного в измерительной позиции P1.
Примечание - Для перемещения прецизионной сферы в гнездо датчика необходимы перемещения по другим линейным осям станка, поэтому повторяемость этих линейных перемещений влияет на результаты измерений.
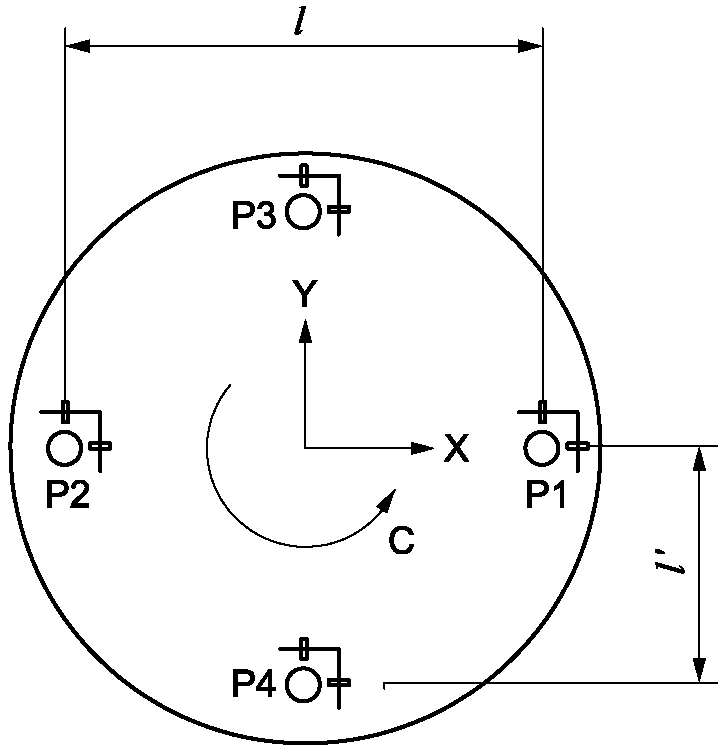
P1, P2, P3, P4 — измерительные позиции; l, l' — расстояния между измерительными позициями, используемые для расчета угловых деформаций
Рисунок 15 — Пример настройки поворотного стола с вращением на 360° и четырьмя измерительными позициями P1 — P4 (показаны только два датчика для каждого гнезда датчиков)
8.2.3 Цикл испытаний
Цикл испытаний состоит из двух периодов: 4 ч вращения поворотной оси и 1 ч охлаждения. Измерения могут быть прерваны, если изменение деформации, зафиксированное за последние 60 мин, составляет менее 15% от деформации, зарегистрированной за первый час испытания. В ситуациях, когда выполняются определенные работы (например, периодическая настройка инструмента), испытания следует проводить в течение периода времени, в течение которого повторяются соответствующие события, или в течение любого другого периода времени, согласованного поставщиком/производителем и пользователем. После каждого испытания должно быть выделено достаточное время для охлаждения станка.
Начиная с измерительной позиции P1, где станок остается в состоянии покоя достаточно долго (время ожидания) для регистрации показаний датчиков перемещения, поворотная часть станка должна быть запрограммирована на перемещение в целевые позиции P2 и P3 (и P4, если применимо), где соответствующий набор показаний смещения снимается после перемещения гнезда датчика по линейным осям в эти позиции. После регистрации измерительной информации в позиции P1 гнездо датчика отходит от прецизионной сферы и поворотный стол перемещается в измерительную позицию P2. Затем гнездо датчика перемещается в эту позицию посредством перемещения по линейным осям. Затем поворотная часть станка непрерывно вращается в течение определенного периода времени, после чего снимаются показания смещения в измерительных позициях. Период непрерывного вращения определяется соглашением между пользователем и поставщиком/производителем. Данная последовательность испытаний должна повторяться до конца периода цикла вращения осей, регистрируя данные в измерительных позициях. Запрограммированная скорость поворотного перемещения должна быть выражена в процентах от максимальной запрограммированной скорости. Время выдержки в каждой измерительной позиции должно быть минимально необходимым для снятия показаний. Процент и время выдержки должны быть указаны в стандартах на конкретный станок. Различное время выдержки и разная скорость поворотного перемещения приводят к различному выделению тепла и, следовательно, могут вызывать различную степень тепловой деформации. Время выдержки и скорость поворотного перемещения в этих испытаниях могут быть изменены по соглашению между пользователем и поставщиком/производителем.
Необходимо определить точную процедуру измерений.
В конце периода цикла поворота оси поворотная часть станка должна быть остановлена в первом заданном положении; каждые 5 мин она должна перемещаться во все остальные заданные положения для снятия показаний, а затем снова останавливаться в первом положении до окончания периода охлаждения.
8.2.4 Измерение температуры
Измерения температуры в некоторых точках станка могут быть важными для правильной интерпретации результатов испытаний. Например, повышение температуры поворотной части станка может быть основной причиной линейного расширения, тогда как повышение температуры базовых частей и, как следствие, градиент температуры внутри неподвижной части (станины или колонны) могут быть основной причиной изгибных деформаций.
Необходимые позиции размещения датчиков температуры могут быть выбраны следующим образом:
- датчик углового положения (по возможности);
- область вблизи источников трения (обычно температура повышается между ротором и статором из-за трения в подшипниках);
- область на противоположной стороне конструкции станка (например, нижняя часть станины);
- стол;
- шпиндельная головка.
Во время этих испытаний следует контролировать температуру окружающей среды не реже одного раза в 5 мин <1>.
<1> Некоторые системы температурной компенсации имеют время цикла менее 5 минут. В таких случаях частоту мониторинга можно соответственно увеличить.
8.2.5 Представление результатов
Для каждой оси вращения станка должны быть представлены графики трехлинейных и угловых деформаций (X, Y, Z, A, B, C) и радиальной деформации в зависимости от времени (соответствующие осям X, Y и Z станка).
На каждом из этих графиков должны быть указаны величины отклонений от начальных значений, а не абсолютные значения.
Кроме того, должны быть предоставлены графики зависимости температуры окружающей среды и температуры станка, измеренные во время испытания в зависимости от времени. Результаты зависят от повторяемости позиционирования оси станка, подвергаемой испытанию, и осей станка, перемещаемых для проведения измерений.
Пример набора таких графиков показан на рисунке 16.
Вместе с графиками должны быть представлены следующие параметры:
a) скорость поворотного перемещения:
c) начальное и конечное положение точек;
d) радиальное смещение прецизионной сферы;
e) осевое смещение прецизионной сферы (если применимо);
f) используемые возможности компенсации и устройства;
g) используемые средства измерений и их настройка;
h) расположение датчика температуры;
i) используемый коэффициент теплового расширения (если применимо);
j) время и дата проведения испытания;
k) процедуры прогрева (включая продолжительность процедур прогрева);
l) температура измеряемого объекта в начале и в конце испытания;
m) положительное направление отклонения положения, если оно отличается от систем координат, показанных на рисунках 1, 2, 3, 8 и 9;
n) при необходимости — состояние любых систем питания, например смазки, гидравлики, подачи воздуха, охладителей.
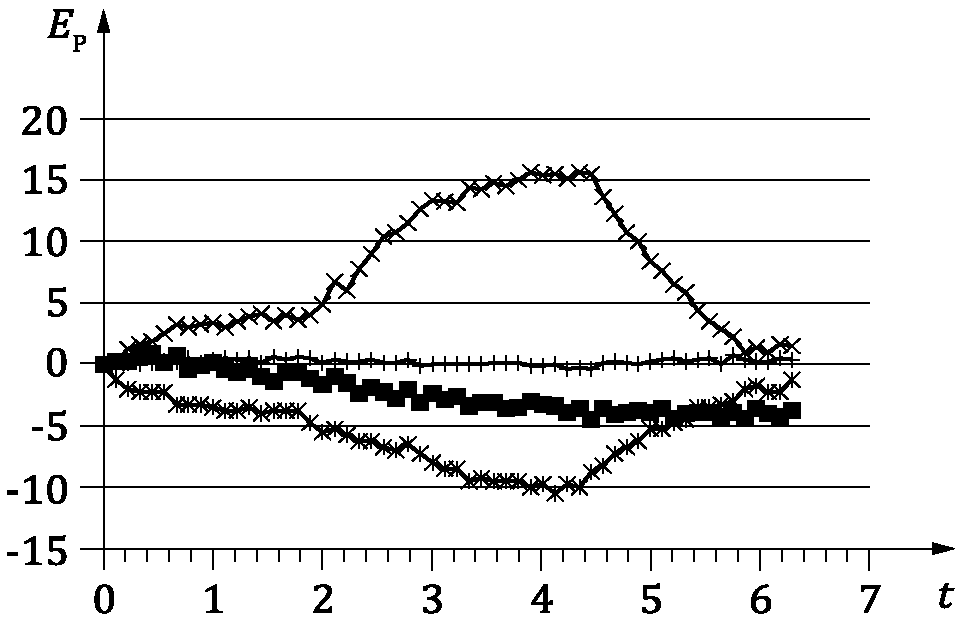 | 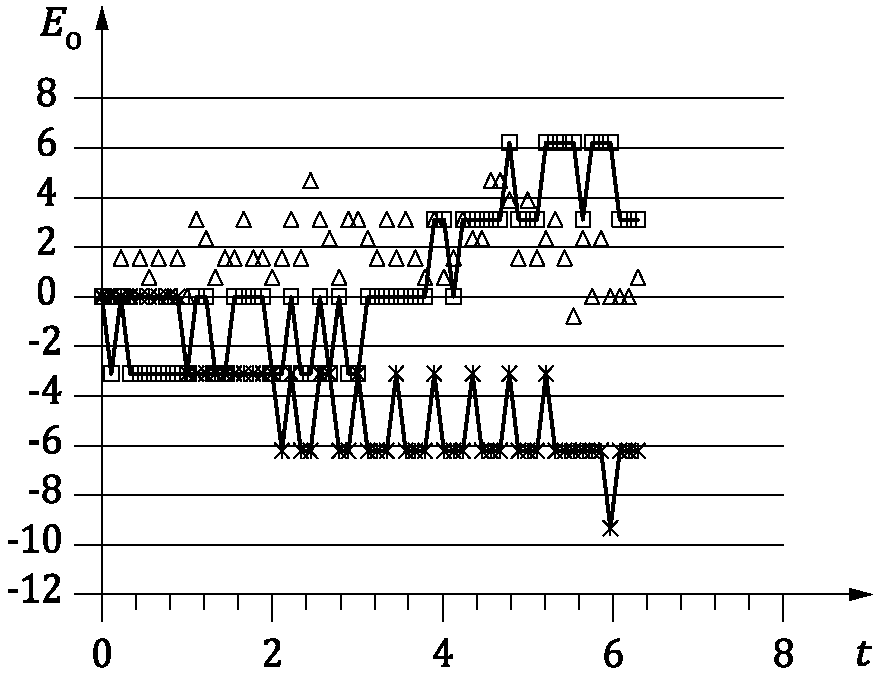 |
| a) Погрешность положения и размера, вызванная тепловой деформацией | b) Погрешность ориентации, вызванная тепловой деформацией |
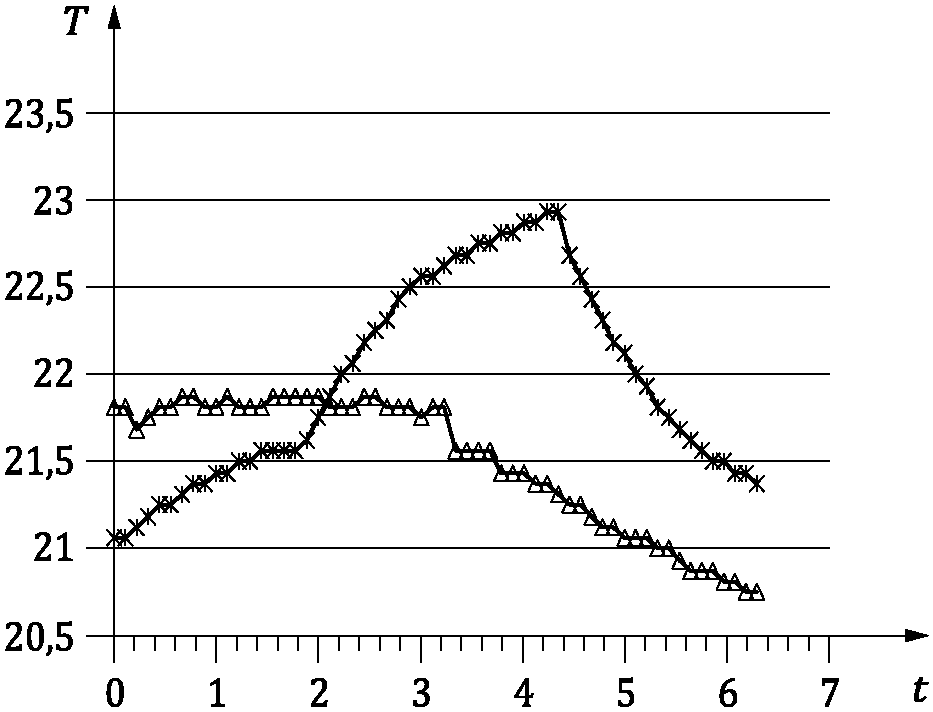 | |
| c) Изменение температуры во время испытания | |
t — время, ч; T — температура, °C; 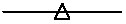 - температура
окружающей среды, °C;
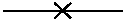 - температура рабочего
пространства, °C; Ep — погрешность положения в мкм;
E0 — погрешность ориентации, мкм/м;
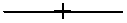 - EXOC погрешность
положения оси C в направлении X;
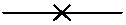 - EYOC погрешность
положения оси C в направлении Y;
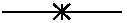 - EZOT смещение
поворотного стола в осевом направлении;
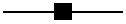 - EROT расширение
поворотного стола в радиальном направлении;
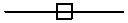 - EAOC
погрешность ориентации оси C вокруг оси X;
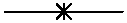 - EBOC
погрешность ориентации оси C вокруг оси Y;
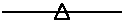 - ECOC
погрешность ориентации оси C вокруг оси C
Рисунок 16 — Примеры представления результатов измерений тепловых деформаций, вызванных поворотными движением подвижных частей станка
ИНФОРМАЦИЯ О ДАТЧИКАХ ЛИНЕЙНОГО ПЕРЕМЕЩЕНИЯ
Существуют три категории датчиков линейных перемещений, которые обычно используются для выполнения измерений, описанных в настоящем стандарте: индикаторные головки часового типа, электронные и оптические датчики.
A.2 Индикаторные головки часового типа
Индикаторные головки часового типа состоят из корпуса с круговой градуированной шкалой и контактной точки, соединенной со спиралью или зубчатой передачей, так что стрелка на циферблате указывает величину перемещения контактной точки. Обычные испытания можно проводить с помощью механических датчиков с разрешением 0,01 мм, но для более точных испытаний следует использовать механические датчики с разрешением 0,001 мм.
Особенностями этих средств измерений являются:
c) наибольшие значения измерительного усилия в начале и в конце хода измерительного штока;
d) большое местное изменение измерительного усилия (это усилие обычно имеет разные значения для движений штока в разные стороны в каждой позиции хода);
e) повторяемость при использовании в обратном направлении.
Рекомендуются индикаторные головки часового типа с коротким ходом и, в частности, с низким гистерезисом и небольшим усилием контакта.
Если индикаторные головки часового типа используются для проверки тепловой деформации, вызванной вращающимся шпинделем, то испытательную оправку необходимо центрировать или снимать показания при постоянном угловом положении шпинделя.
Электронные датчики контактного или бесконтактного типа выдают цифровой или аналоговый выходной сигнал, пропорциональный величине перемещения измерительной головки или объекта измерения. Три распространенных типа электронных датчиков — это линейные дифференциальные трансформаторы с переменным коэффициентом передачи (LVDT-датчики), вихретоковые датчики и емкостные датчики.
Для испытаний, описанных в настоящем стандарте, используются электронные датчики с разрешением 0,001 мм или лучше.
A.3.2 Электронные датчики контактного типа
При работе датчиков контактного типа необходимо, чтобы щуп датчика касался поверхности, смещение которой необходимо измерить. Примерами таких датчиков являются LVDT-датчики и инкрементальные линейные датчики. LVDT-датчики обеспечивают аналоговый выходной сигнал, пропорциональный смещению его щупа. Инкрементальный линейный датчик использует линейный энкодер (магнитный или оптический) для измерения смещения щупа и обеспечивает цифровой выходной сигнал.
A.3.2.2 Особенности применения
Опоры механических и электронных датчиков имеют достаточную жесткость для предотвращения нежелательных ошибок. Шток электронного датчика плунжерного типа необходимо устанавливать перпендикулярно контролируемой поверхности, чтобы минимизировать погрешность измерения.
A.3.3 Бесконтактные электронные датчики
Принцип вихревых токов занимает особое место в группе индуктивных методов измерения. Этот принцип основан на потере энергии в колебательном контуре, вызванной возникновением вихревых токов в электропроводящей поверхности. Если катушку, встроенную в датчик, питать переменным током высокой частоты, а датчик расположить в непосредственной близости от металлической пластины, то электромагнитное поле катушки датчика создаст вихревые токи в этой поверхности.
A.3.3.1.2 Особенности применения
Выходной сигнал и линейность зависят от электрических и магнитных свойств испытательного образца и состояния его поверхности.
Требуется индивидуальная линеаризация и настройка.
Из-за высокой частоты генератора наибольшая длина кабеля датчика ограничена примерно 12 — 18 м.
Емкостные системы измерения смещения основаны на принципе работы идеальных плоских конденсаторов. При изменении расстояния между двумя электродами конденсатора изменяется и напряжение на конденсаторе. В бесконтактном измерении смещения два плоских электрода состоят из датчика и объекта измерения. Если на электрод конденсатора датчика подается переменный ток постоянной частоты, то амплитуда этого переменного тока пропорциональна расстоянию от электрода датчика до объекта измерения. Объект измерения выполняет функцию заземляющего электрода.
A.3.3.2.2 Особенности применения
Эта система чувствительна к изменениям диэлектрика в измерительном зазоре и поэтому может использоваться только в чистой и сухой среде.
Наибольшая длина кабеля датчика ограничена его влиянием на колебательный контур.
Диапазон измерений увеличивается пропорционально диаметру датчика; диаметр площади измерения увеличивается соответственно.
A.4.1 Лазерные триангуляционные измерительные датчики
Импульсный лазерный луч проецируется на контролируемую поверхность и отражается от нее обратно в приемник, расположенный в том же корпусе, что и передатчик.
A.4.1.2 Особенности применения
Эта система в некоторой степени зависит от шероховатости и текстуры поверхности контролируемого объекта.
Для передачи и отражения луча требуется чистая среда.
Размеры датчика имеют важное значение (по сравнению с вихретоковыми и емкостными датчиками).
A.4.2 Лазерный сканирующий микрометр
Это средство измерений изначально было разработано для измерения диаметров проволоки и труб. Оно состоит из лазерного источника света, призмы для создания сканирующего луча, системы измерения угла поворота, развертки по времени и двух связанных CCD-матриц, которые определяют положение луча. Диаметр объекта измерения и положение его центра рассчитываются на основе положения луча и скорости вращения призмы. Одно средство измерений может измерять как положение центра оправки, так и ее диаметр, что позволяет обнаружить любое изменение положения средней линии оси шпинделя станка.
A.4.2.2 Особенности применения
Точность и ее повторяемость зависят от усредняющих чисел. Если требуется точность выше 0,001 мм, требуется более 100 измерений на точку. Источнику лазерного излучения требуется время для разогрева, предварительный разогрев также необходим для точного измерения.
A.5 Испытание температурной стабильности датчиков линейного перемещения
Температурная стабильность датчиков для тепловых испытаний имеет важное значение. Некоторые датчики перемещения изготовлены из разных материалов. Это вызывает сложную термическую деформацию датчиков. Перед использованием системы датчиков для тепловых испытаний, описанных в данном стандарте, проверяется тепловое поведение самой системы датчиков.
Основная процедура испытания (так называемый CAP-тест) проводится следующим образом:
a) необходимо изготовить специальные приспособления, которые жестко удерживают корпус датчика и его мишень. Приспособления изготавливают из двух разных материалов. Первое приспособление, изготовленное из стали, используется для проверки деформации датчика относительно стальных узлов и деталей, из которых обычно состоят станки и средства измерений. Второе приспособление, изготовленное из материала с низким коэффициентом теплового расширения, используется для определения абсолютной деформации датчика;
b) необходимо закрепить испытываемый датчик на специальном приспособлении. Расстояние L между точкой крепления и контролируемой поверхностью должно быть таким же, как и при измерениях, выполняемых в реальных процедурах испытаний (см. рисунок A.1). Это расстояние напрямую влияет на тепловые искажения средства измерений;
c) необходимо закрепить датчик температуры на поверхности приспособления для измерения изменения его температуры;
d) далее следует поместить испытательную систему в климатическую камеру (камеру с регулируемой температурой) или любую другую среду с изменяемой температурой;
e) затем необходимо искусственно изменить температуру и проверить выходной сигнал датчика и температуру. Скорость изменения температуры должна быть установлена достаточно медленной, чтобы все компоненты испытываемой системы могли сравняться по температуре. Для определения коэффициента расширения датчика, нелинейности и временной задержки можно выполнить несколько циклов изменения температуры;
f) в некоторых случаях усилитель датчика также может испытывать некоторое температурное влияние. Поэтому необходимо проверить производительность усилителя, применив ту же процедуру испытания.
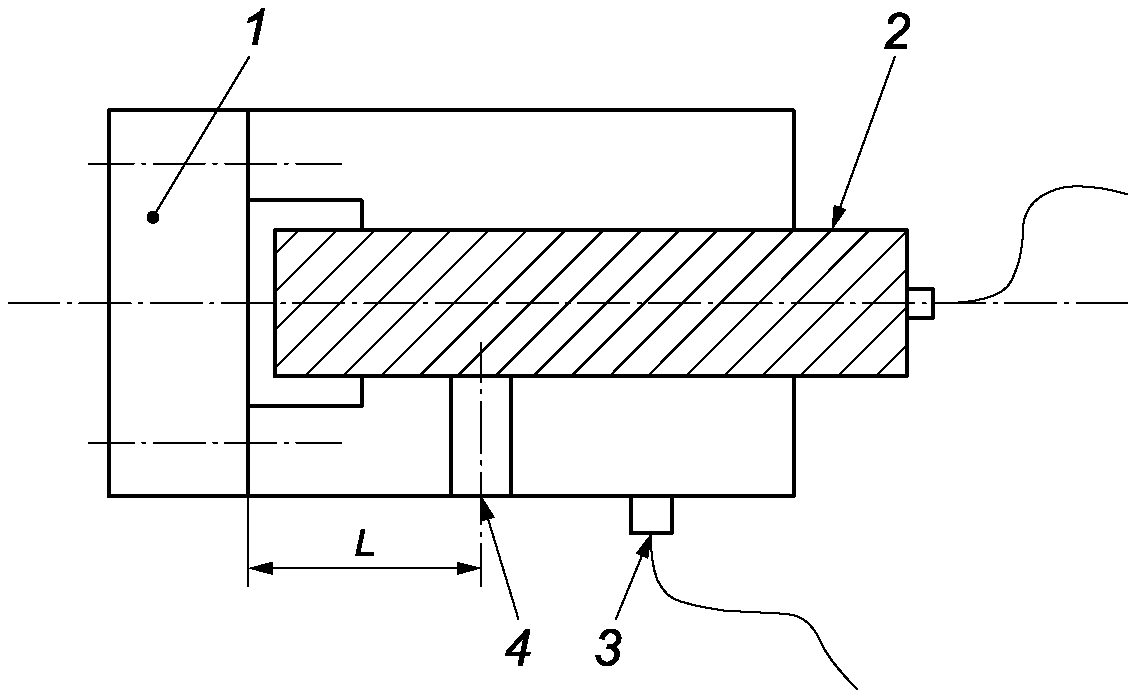
1 — мишень (крышка, CAP); 2 — датчик линейного перемещения; 3 — датчик температуры; 4 — крепежный болт; L — расстояние между точкой крепления датчика линейного перемещения и поверхностью мишени
Рисунок A.1 — Схема испытания температурной стабильности датчиков линейного перемещения
РЕКОМЕНДАЦИИ ПО НЕОБХОДИМОМУ КОЛИЧЕСТВУ ДАТЧИКОВ ЛИНЕЙНЫХ ПЕРЕМЕЩЕНИЙ
В настоящем стандарте приводится пример использования пяти датчиков линейного перемещения для измерения линейных тепловых деформаций вдоль осей X, Y и Z, а также угловых тепловых деформаций вокруг осей X и Y. Некоторые станки с ЧПУ, такие как токарные и плоскошлифовальные станки с ЧПУ, не требуют измерения перемещения во всех трех направлениях. В этих случаях количество датчиков линейного перемещения, необходимых для измерения тепловых деформаций, может быть уменьшено. В таблице B.1 приведены некоторые примеры необходимого количества датчиков линейного перемещения для различных типов станков. Эта таблица служит лишь примером для пояснения конфигурации датчиков линейного перемещения. Для станков аналогичной конструкции могут применяться аналогичные конфигурации датчиков перемещения.
На станках малых размеров установка датчиков может быть затруднена. В этом случае измерение углового отклонения можно не проводить.
Количество датчиков линейного перемещения может быть увеличено для повышения точности измерений. Для компенсации теплового расширения испытательной оправки и крепления преобразователя используются девять датчиков перемещения, как показано на рисунке B.1.
Количество датчиков линейного перемещения для различных станков с числовым программным управлением
Некоторые типы линейных датчиков перемещения, такие как вихретоковые датчики или оптоволоконные датчики, подвержены влиянию неоднородности материала. В таких случаях для предотвращения этого эффекта полезно использовать датчик углового положения или датчик вращения с соответствующим программным обеспечением для сбора и анализа данных. На рисунке B.2 показан пример подключения датчика вращения к приспособлению.
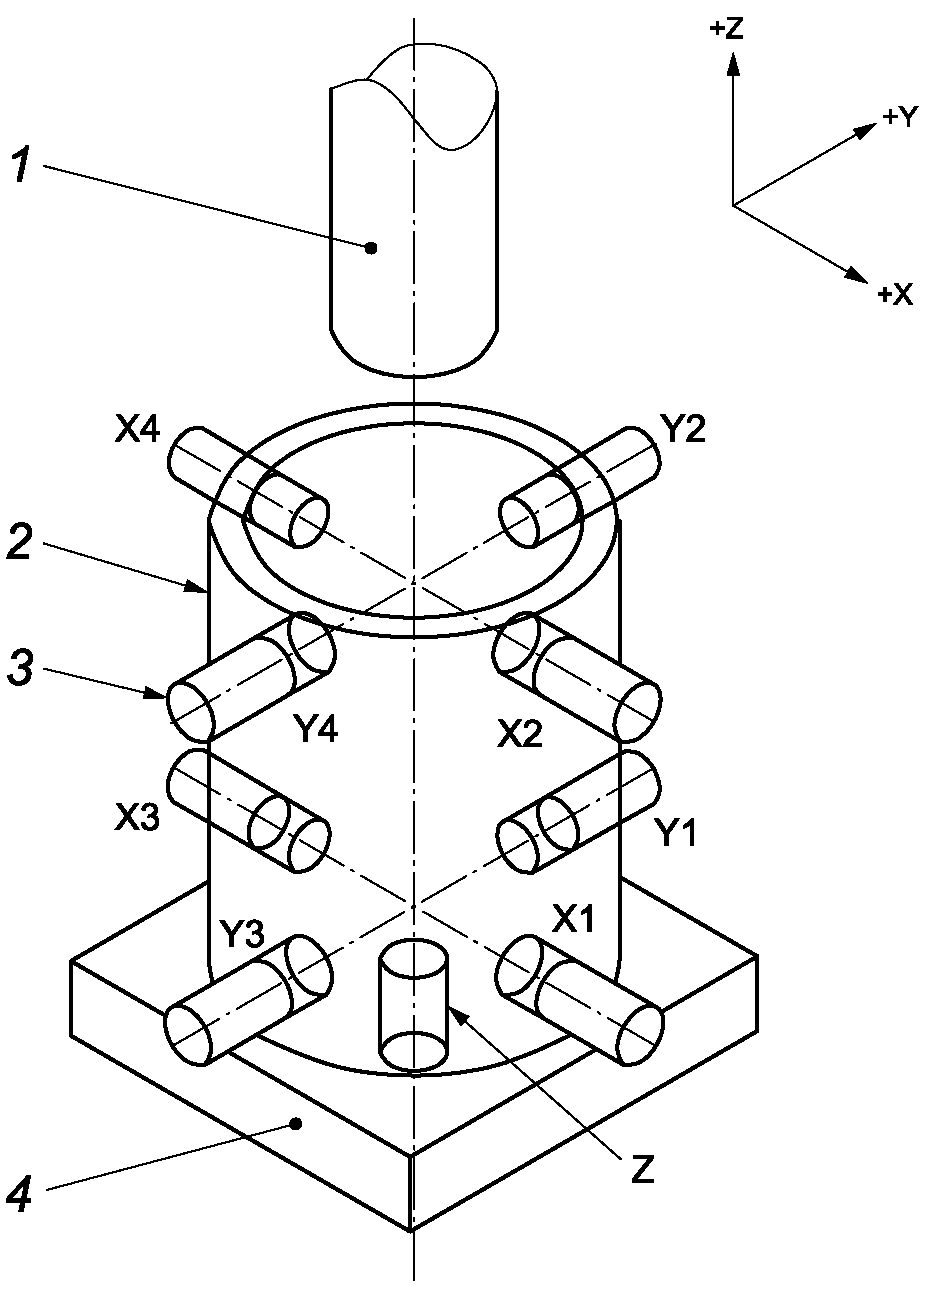
1 — контрольно-измерительная оправка; 2 — корпус; 3 — датчик линейного перемещения (см. X1, X2, X3, X4, Y1, Y2, Y3, Y4 и Z); 4 — основание
Рисунок B.1 — Конфигурация из девяти датчиков для компенсации теплового расширения контрольно-измерительной оправки и приспособления
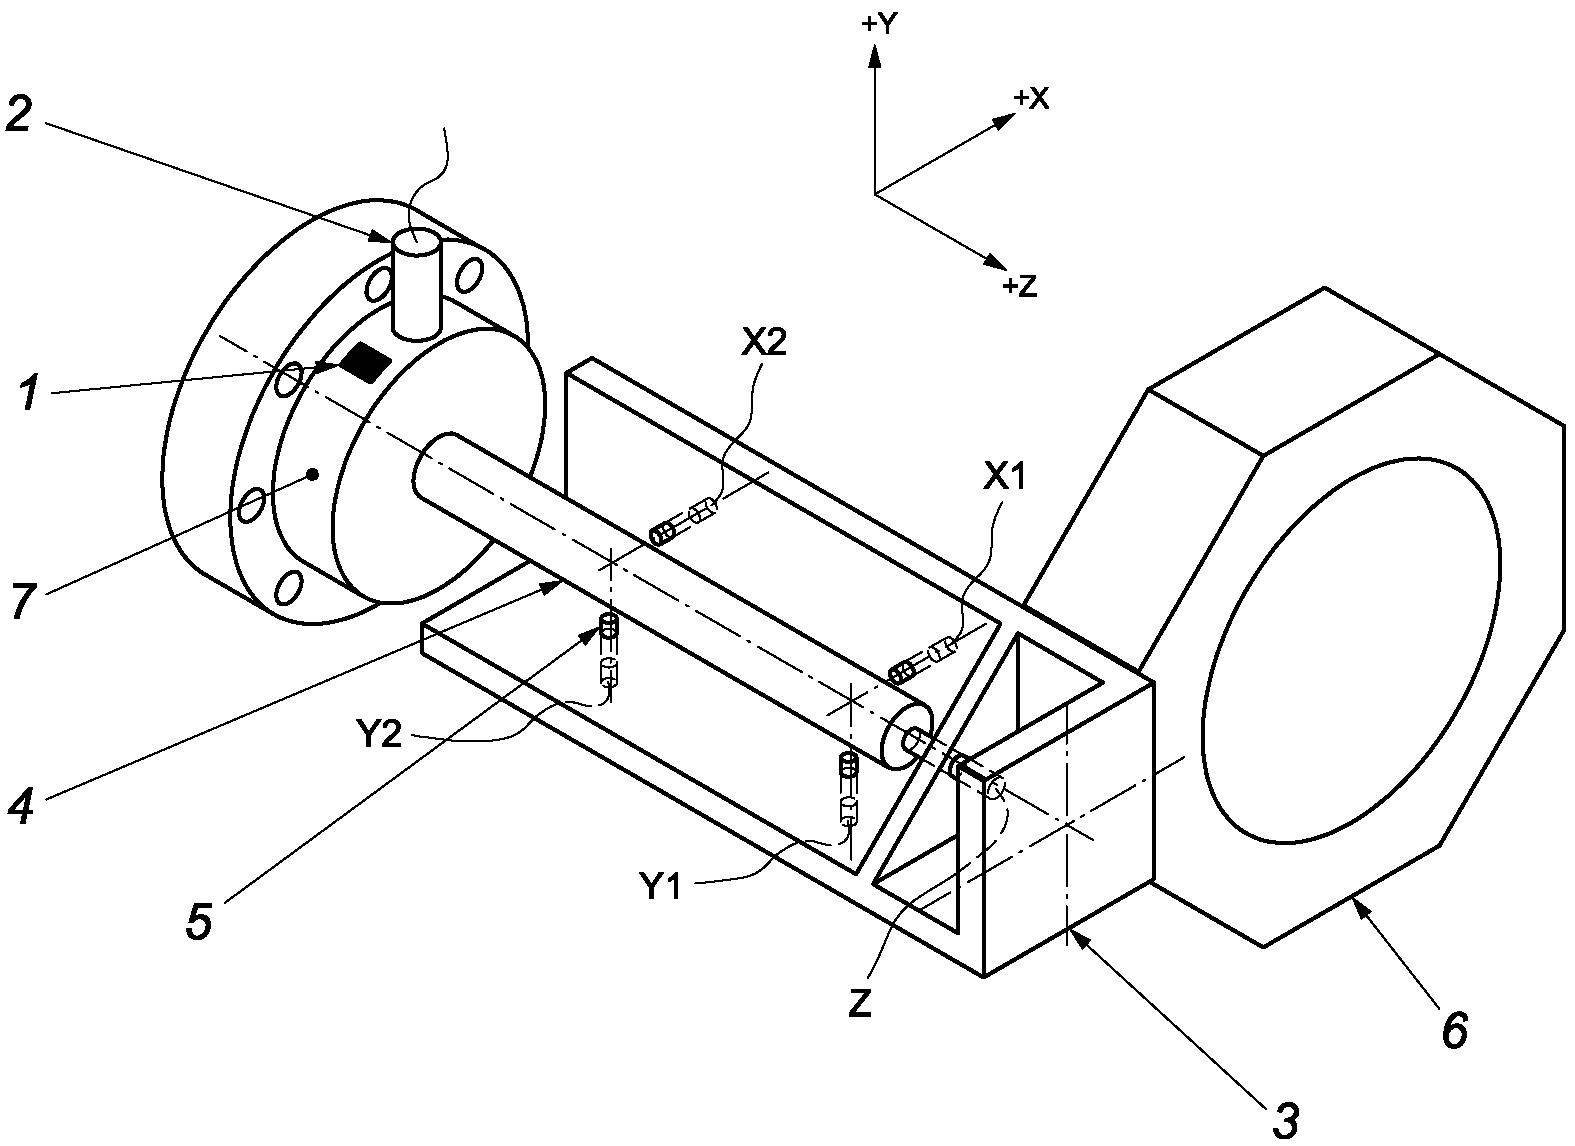
1 — метка для оптического датчика; 2 — оптический датчик; 3 — приспособление; 4 — контрольно-измерительная оправка; 5 — датчик линейного перемещения (см. X1, X2, Y1, Y2 и Z); 6 — револьверная головка; 7 — патрон
Рисунок B.2 — Оптический датчик для определения угла поворота шпинделя
РЕКОМЕНДАЦИИ ПО ТЕПЛОВОМУ РЕЖИМУ СТАНКОВ
Станки имеют множество внутренних источников тепла, создающих неравномерное распределение температуры внутри их конструкции. К таким источникам тепла относятся шпиндели, двигатели шпинделей, приводные двигатели, гидравлические и пневматические приводы и т.д. Температурные градиенты вызывают структурные деформации и, следовательно, влияют на характеристики станка. На характеристики станков также сильно влияют тепловые характеристики окружающей среды. (Некоторые современные станки поставляются со своими собственными терморегулирующими кожухами. В этих случаях влияние окружающей среды не столь существенно.) Хотя окружающая среда может оказывать положительное влияние на распределение температуры в конструкции станка, отводя тепло, выделяемое внутренними источниками тепла, она также может вызывать дополнительное повышение температуры из-за конвективного и радиационного нагрева конструкции станка. Кроме того, температура охлаждающей жидкости и технологического воздуха может оказывать значительное влияние на общую производительность станка.
Тепловые характеристики среды, в которой предполагается эксплуатировать станок, должны быть указаны поставщиком/производителем станка для обеспечения соответствия заданной точности. Важными параметрами, определяющими эти тепловые характеристики, являются скорость окружающего воздуха, частота и амплитуда колебаний температуры окружающей среды, средняя температура окружающей среды, а также горизонтальные и вертикальные градиенты температуры в окружающей среде.
C.2 Расход и скорость окружающего воздуха
Расход и скорость окружающего воздуха имеют первостепенное значение для управления колебаниями температуры и температурных градиентов частей станка. При более высоких расходах и скоростях окружающего воздуха требуется меньшая разница температур воздуха для отвода тепла с поверхности частей станка. Это означает, что части станка, имеющие внутренние источники тепла (например, двигатели внутри станков) или получающие тепло излучением (например, от электрических ламп), имеют температуру, близкую к средней температуре окружающего воздуха. С другой стороны, высокие расход и скорость воздуха, как правило, вызывают дискомфорт у персонала.
C.3 Частота и амплитуда колебаний температуры окружающей среды
Размерный отклик объекта на изменение температуры окружающей среды зависит от его размера, коэффициента расширения и постоянной времени. Постоянную времени объекта можно оценить по площади его поверхности, коэффициенту теплопроводности и теплоемкости. Например, стальная концевая мера длины с поперечным сечением 25 x 25 мм и длиной 250 мм имеет постоянную времени 0,5 ч при естественной конвекции. Постоянная времени — это время, необходимое концевой мере для достижения 63,2% от своего полного изменения длины после скачкообразного изменения температуры окружающей среды. Инерционность, или тепловая инерция, важна для характеристики окружающей среды. Высокая инерционность означает, что допустимы высокочастотные колебания температуры окружающего воздуха.
Хотя разные части станков могут иметь разные постоянные времени, большинство станков, как правило, имеют большие тепловые постоянные времени. Хорошие результаты часто достигаются в среде с частотой изменения температуры (на воздухе) от 15 до 30 циклов в час и амплитудой до 0,5 °C.
Выбор средней температуры окружающей среды влияет на стоимость холодильного и отопительного оборудования, изоляцию и распределение потоков. Эксплуатация при температуре, отличной от стандартной температуры 20 °C, приводит к потенциальным погрешностям измерений характеристик станков, а также обрабатываемых деталей. Оценка влияния температур, отличных от 20 °C, на измерения линейных величин может быть получена путем расчета разницы между расчетным расширением длины машинной шкалы и расширением детали или средств измерений. Однако погрешности (неопределенности), связанные с измерениями температуры и фактическим коэффициентом теплового расширения используемых материалов, вносят свою неопределенность в эту оценку. Кроме того, эта процедура не всегда проста для случаев, отличных от измерений линейных величин. Например, рассмотрим случай чугунной станины станка, где отливка может иметь как толстостенные, так и тонкостенные секции, физический состав материала может быть неоднородным, что приводит к неравномерному коэффициенту теплового расширения. Величина такого изменения коэффициента расширения может достигать 5%. Если неравномерность коэффициента теплового расширения распределена в виде вертикального градиента, повышение и понижение средней температуры приводит к изгибу, аналогичному вызванному вертикальным градиентом температуры. Этого можно избежать только путем строгого контроля температуры на уровне 20 °C, что может быть очень сложно реализовать в условиях типового механического цеха.
Существование градиентов подразумевает, что в разных частях окружающей среды имеют место разные средние температуры и что последствия воздействия средних температур, отличных от 20 °C, различаются в зависимости от положения в помещении. Дополнительная сложность возникает, когда эти температурные градиенты изменяются во времени. Перемещение частей станка или обрабатываемых заготовок из одной области в другую приводит к изменению характера геометрического отклонения.
Температурные градиенты влияют на станки различным образом. Например, станок с высокой вертикальной колонной (перемещение по оси Z) имеет прогрессирующее позиционное отклонение вдоль оси Z на единицу перемещения, если есть вертикальный температурный градиент. Кроме того, если вертикальный суппорт несет длинную консольную пиноль, пиноль претерпевает кратковременное изменение длины при подъеме или опускании. Вертикальные градиенты также вызывают изгиб горизонтальных направляющих, что приводит к угловым погрешностям и погрешностям прямолинейности.
Температурные градиенты возникают из-за источников тепла, находящихся в границах окружающей среды. Основными источниками тепла являются солнце, электроосветительные приборы, приводные двигатели суппортов и шпинделей, электрическое и электронное оборудование, а также люди. Типичное помещение, в котором установлены и работают только электрические осветительные приборы, номинально имеет градиент менее 0,2 °C на метр в любом направлении. Однако в том же помещении с установленным оборудованием температурные градиенты могут быть в 10 — 20 раз выше вблизи поверхностей станка, электрических шкафов и т.д. Увеличение расхода охлаждающей жидкости снижает температурные градиенты.
Пользователи станков должны учитывать вышеупомянутое воздействие окружающей среды при испытании и эксплуатации этих станков. Чтобы гарантировать работу станка в пределах указанных допусков, поставщик/производитель станков должен предоставить рекомендуемые характеристики окружающей среды, в которых должен работать станок. Пример (не рекомендуемый и не типичный) таких тепловых характеристик окружающей среды приведен в таблице C.1.
Пример требований к температуре окружающей среды
АЛЬТЕРНАТИВНЫЕ СХЕМЫ ИЗМЕРЕНИЙ И ПРИСПОСОБЛЕНИЯ
D.1 Приспособление для измерения ETVE и тепловой деформации конструкции, вызванной вращающимся шпинделем
Приспособление состоит из короткой контрольно-измерительной оправки, шести бесконтактных датчиков линейного перемещения и крепления для датчиков. Схема приспособления и расположение датчиков показаны на рисунке D.1. Три датчика Sa, Sb и Sc, расположенные в радиальном направлении, используются для обнаружения тепловых отклонений d(EXOC) и d(EYOC) в направлениях X и Y. Отклонения можно рассчитать по выходным сигналам трех датчиков без учета теплового и центробежного расширения контрольно-измерительной оправки, а также теплового расширения приспособления в радиальном направлении. Тепловые отклонения d(EXOC) и d(EYOC) и радиальное расширение \Delta R выражаются формулой (D.1), в которой знак сигналов датчиков является положительным, когда датчики удаляются от контрольно-измерительной оправки. Для устранения влияния погрешности круглости и биения контрольно-измерительной оправки до обработки выходного сигнала датчика рекомендуется использовать усреднение по времени или фильтр нижних частот.
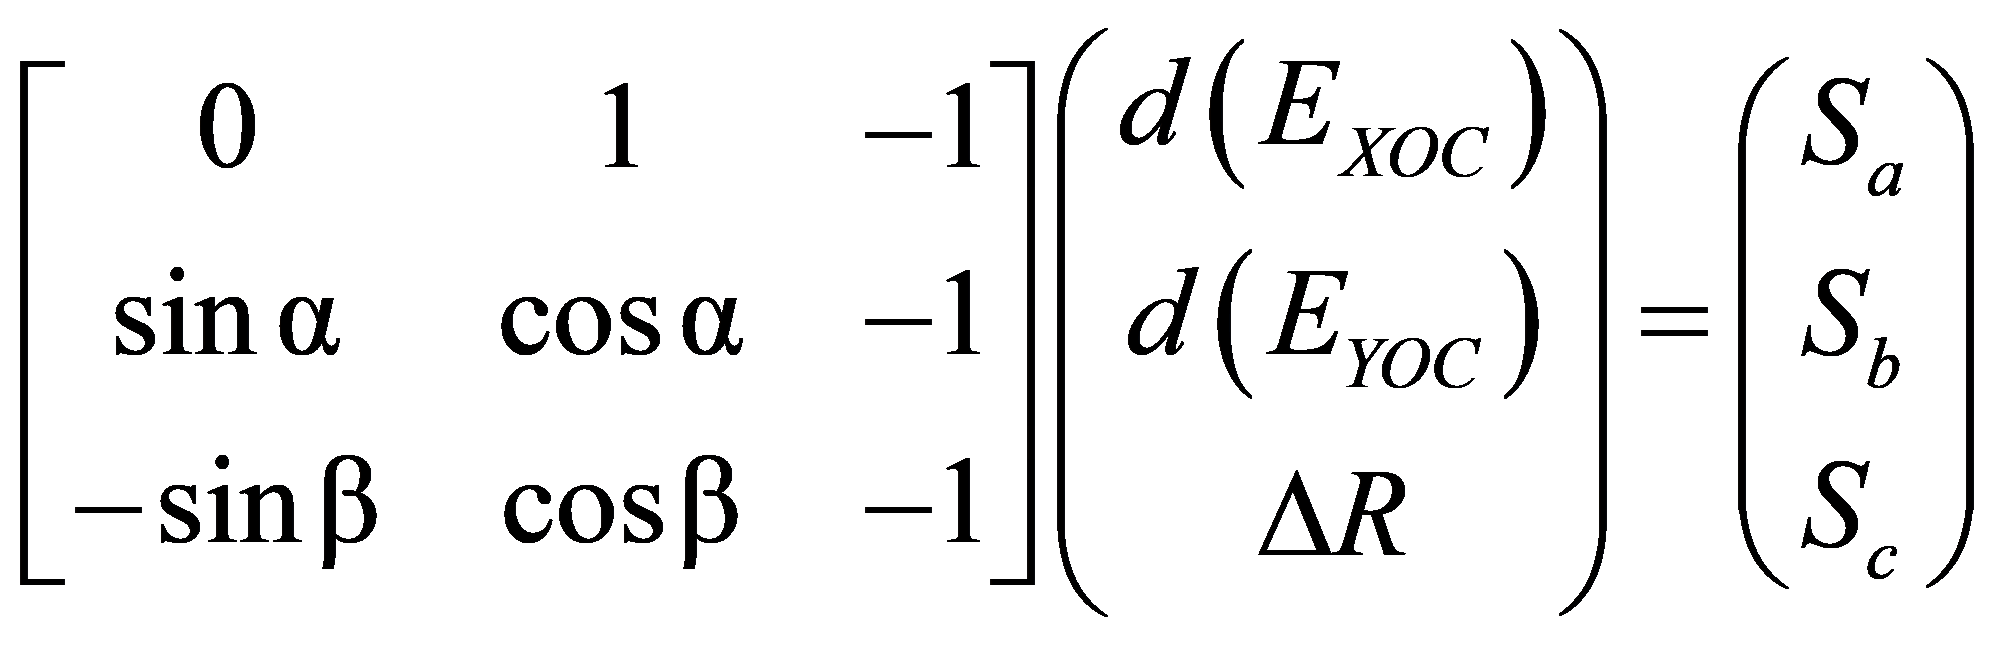 . (D.1)
d(EXOC), d(EYOC) и \Delta R в формулах (D.2) - (D.4) выводятся из формулы (D.1) следующим образом:
d(E_{XOC}) = \frac{S_{a}(cos\alpha - cos\beta) + S_{b}(cos\beta - 1) + S_{c}(1 - cos\alpha)}{(cos\beta - 1)sin\alpha + (cos\alpha - 1)sin\beta} , (D.2)
d(E_{YOC}) = \frac{- S_{a}(sin\alpha + sin\beta) + S_{b}sin\beta + S_{c}sin\alpha}{(cos\beta - 1)sin\alpha + (cos\alpha - 1)sin\beta} , (D.3)
\Delta R = \frac{- S_{a}sin(\alpha + \beta) + S_{b}sin\alpha + S_{c}sin\beta}{(cos\beta - 1)sin\alpha + (cos\alpha - 1)sin\beta} . (D.4)
Три датчика Sd, Se и Sf, расположенные напротив торцевой поверхности контрольно-измерительной оправки, используются для обнаружения линейного отклонения d(EZOC) в осевом направлении (направление Z) и угловых отклонений d(EAOC) и d(EBOC). Торцевая поверхность испытательной оправки должна быть плоской и перпендикулярной оси оправки, поскольку эти отклонения напрямую влияют на погрешность (неопределенность) измерения. Чтобы минимизировать такую погрешность (неопределенность), можно использовать оправку со сферическими концами или прецизионные сферы. Если знаки выходных сигналов датчиков совпадают с радиальным направлением, то линейное отклонение d(EZOC) и угловые отклонения d(EAOC) и d(EBOC) вокруг осей X и Y определяются формулой
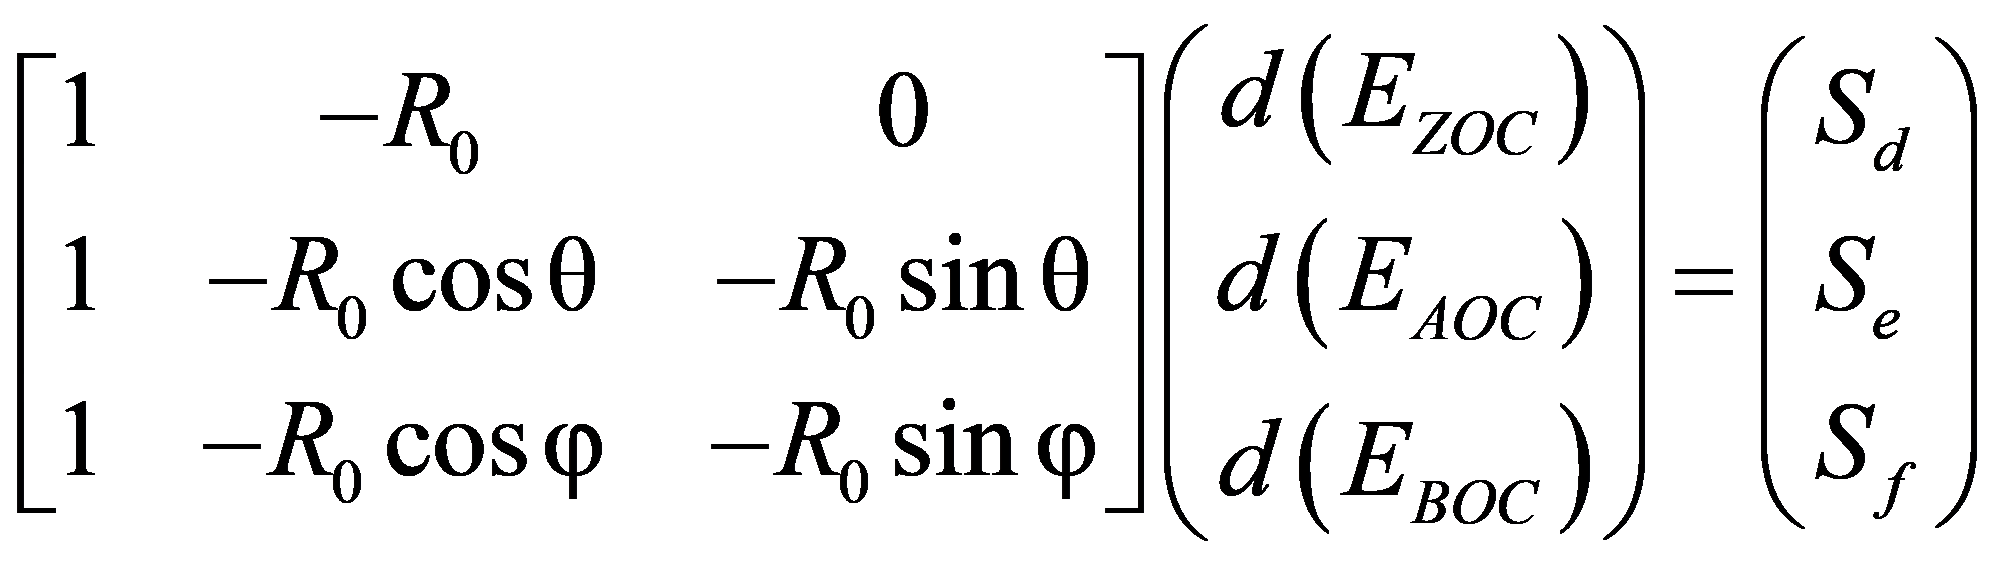 , (D.5)
где R0 — расстояние между датчиком и осью шпинделя в начале измерения.
Отклонения d(EZOC), d(EAOC) и d(EBOC) выражаются формулами (D.6) - (D.8):
d(E_{ZOC}) = \frac{S_{d}sin(\theta + \phi) - S_{e}sin\phi + S_{f}sin\theta}{(cos\phi - 1)sin\theta + (cos\theta - 1)sin\phi} , (D.6)
d(E_{AOC}) = \frac{S_{d}(cos\alpha - cos\beta) - S_{e}sin\phi + S_{f}sin\theta}{{}_{R_{0}}{_{(\phi - 1)sin\theta + (cos\theta - 1)sin\phi}}} , (D.7)
d(E_{BOC}) = \frac{S_{d}(cos\alpha - cos\beta) + S_{e}(cos\phi - 1) + S_{f}(1 - cos\theta)}{{}_{R_{0}}{_{(cos\phi - 1)sin\theta + (cos\theta - 1)sin\phi}}} . (D.8)
Рекомендуется, чтобы углы \alpha , \beta , \theta и \phi , радиусы R0 и R, а также высоты h и t (см. рисунок D.1) были записаны в протоколе испытаний.
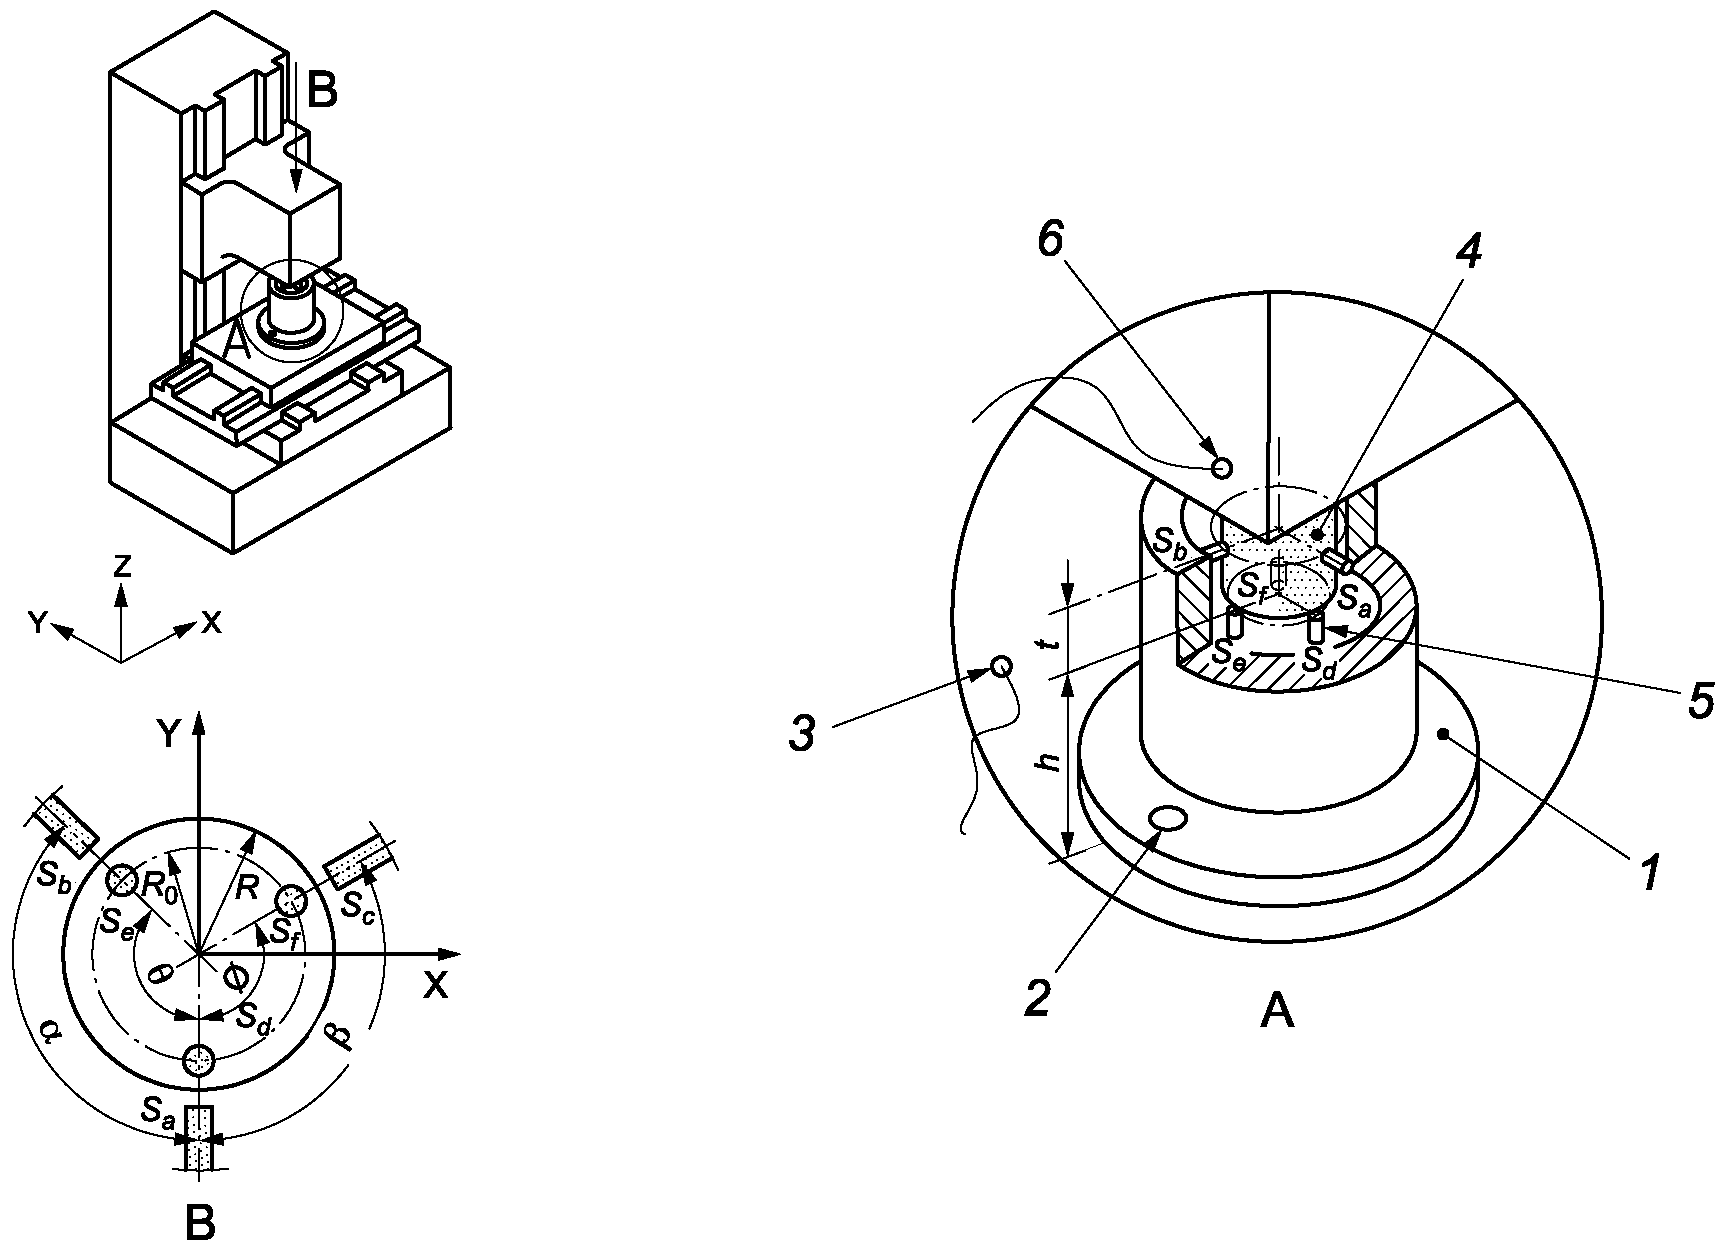
1 — приспособление для датчика; 2 — приспособление, прикрученное к столу; 3 — датчик температуры окружающего воздуха; 4 — контрольно-измерительная оправка; 5 — датчики смещения; 6 — датчик температуры подшипника шпинделя; Sa, Sb, Sc — датчики радиального смещения; Sd, Se, Sf — датчики осевого смещения
Рисунок D.1 — Альтернативная установка для испытаний на ETVE и термическую деформацию конструкции, вызванную вращением шпинделя и термической деформацией, вызванной перемещением линейной оси на вертикальном обрабатывающем центре
С применением этого приспособления можно измерить тепловое смещение оси шпинделя, не отражая влияния теплового и центробежного расширения испытательной оправки, а также теплового расширения крепления для датчиков в направлениях X и Y. Однако влияние теплового расширения контрольно-измерительной оправки в направлении Z можно уменьшить, используя контрольно-измерительную оправку настолько короткую, насколько это возможно, хотя небольшое влияние при этом все еще останется. При выборе контрольно-измерительной оправки необходимо учитывать максимальную безопасную скорость вращения.
D.2 Альтернативные схемы измерения тепловых деформаций, вызванных линейным движением подвижных частей станка
Для некоторых станков, например токарных и круглошлифовальных, может не потребоваться измерение углов для контроля тепловой деформации, вызванной движущимися компонентами. В таких случаях достаточно альтернативных схем измерения, показанных на рисунке D.2, для проверки только линейного удлинения.
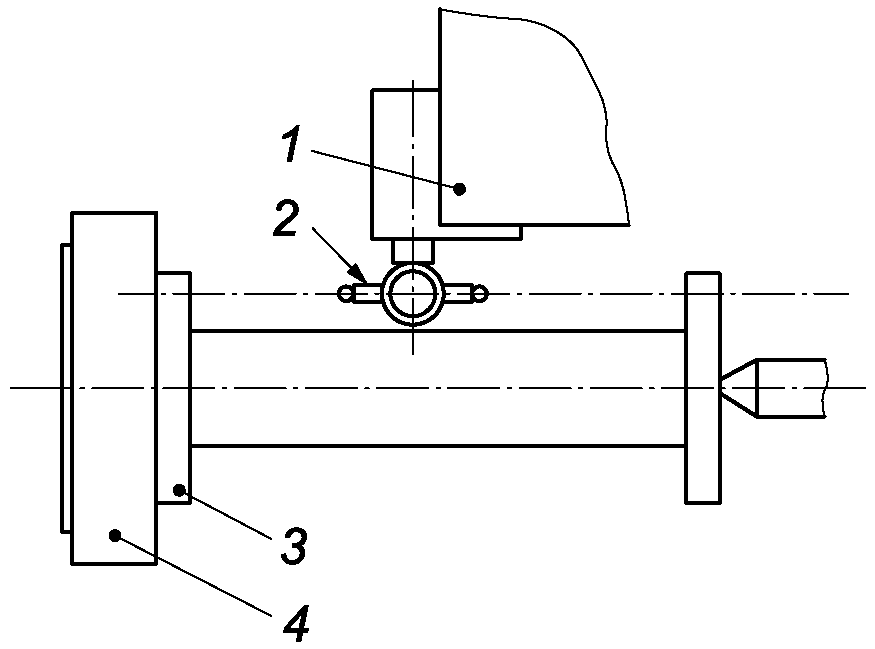
a) Установка с двумя индикаторными головками
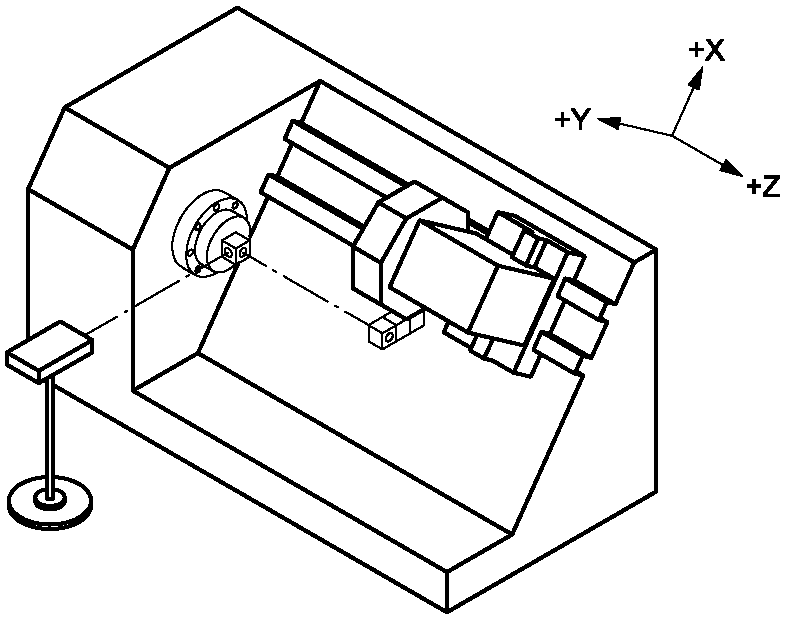
b) Установка с лазерным интерферометром
1 — стойка для инструмента; 2 — средство измерений; 3 — объект испытаний; 4 — патрон
Рисунок D.2 — Типовая схема наладки для измерения тепловой деформации, вызванной перемещением по оси Z каретки токарного станка с ЧПУ
Примечание - Для установки может потребоваться фиксация задней бабки, чтобы компенсировать расширение станины станка или приспособления.
В некоторых случаях измерения, проводимые в середине диапазона перемещения, наряду с данными, полученными на обоих концах, могут выявить интересные тепловые характеристики. Для получения данных в середине диапазона перемещения можно установить центральное целевое приспособление (блок-цель), как показано на рисунке D.3.
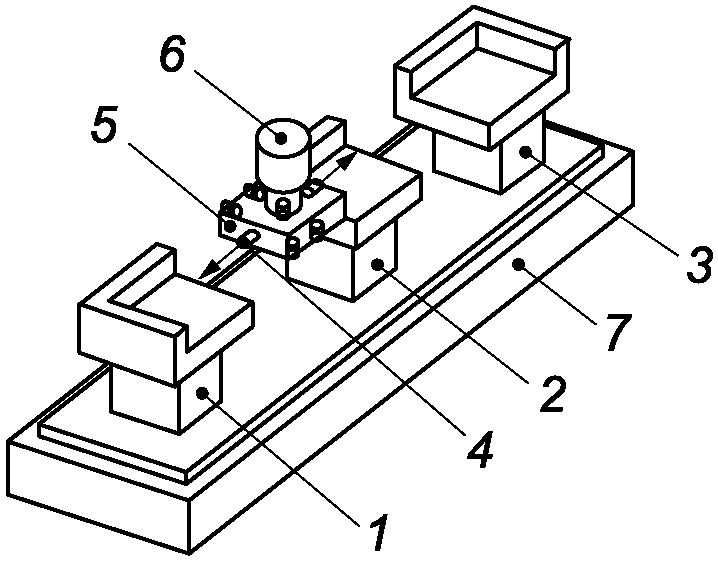
a) Со специальным приспособлением для датчиков
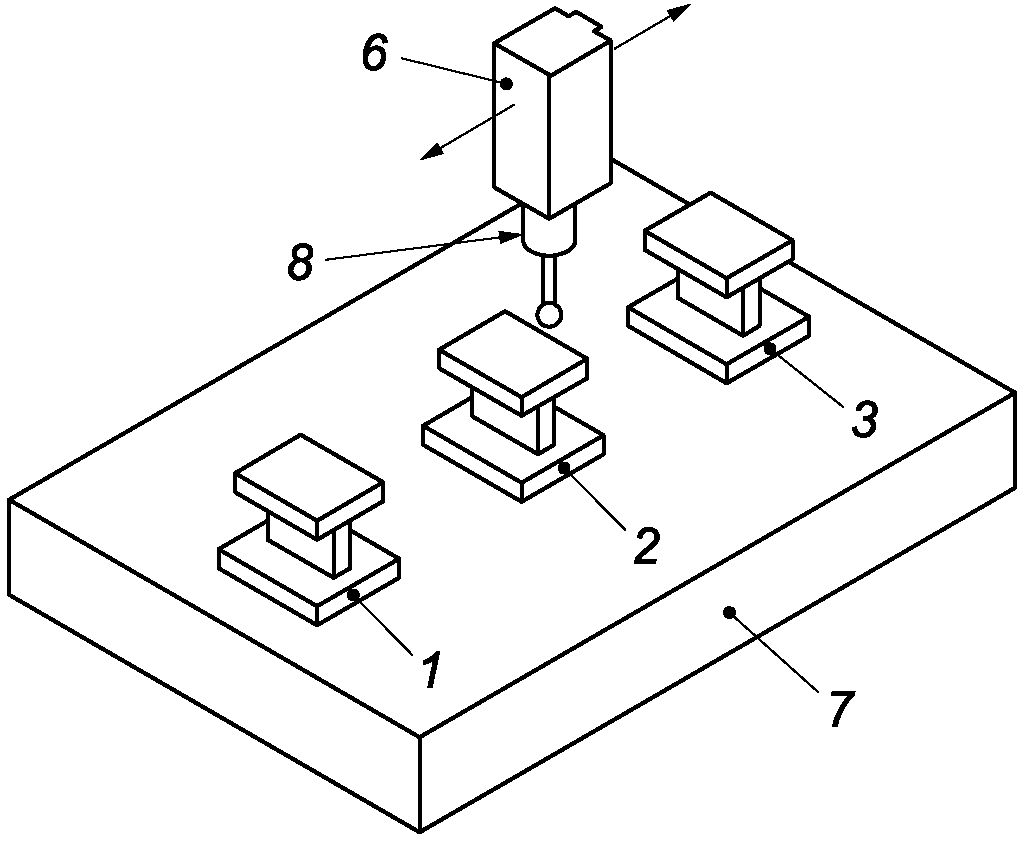
b) С контактным концевым датчиком
1 — левое целевое приспособление; 2 — центральное целевое приспособление; 3 — правое целевое приспособление; 4 — датчик зазора; 5 — приспособление для датчиков; 6 — шпиндель станка; 7 — стол станка; 8 — контактный концевой датчик
Рисунок D.3 — Альтернативные схемы измерений с использованием центрального целевого приспособления
СВЕДЕНИЯ О СООТВЕТСТВИИ ССЫЛОЧНЫХ МЕЖДУНАРОДНЫХ СТАНДАРТОВ МЕЖГОСУДАРСТВЕННЫМ СТАНДАРТАМ
| Обозначение ссылочного международного стандарта | Степень соответствия | Обозначение и наименование соответствующего межгосударственного стандарта |
| ISO 230-1:2012 | IDT | ГОСТ ISO 230-1-2018 «Нормы и правила испытаний станков. Часть 1. Геометрическая точность станков, работающих на холостом ходу или в квазистатических условиях» |
| Примечание — В настоящей таблице использовано следующее условное обозначение степени соответствия стандарта: - IDT — идентичный стандарт. | ||
БИБЛИОГРАФИЯ
| УДК 621.9.08:006.354 | МКС 25.080.01 | IDT |
| Ключевые слова: металлорежущие станки, испытание, термическое воздействие, тепловое расширение | ||