ГОСТ ISO 22867-2025. Межгосударственный стандарт. Вибрация. Определение параметров вибрационной характеристики ручных машин. Машины для лесного и садового хозяйства бензиномоторные
Актуально на 01.11.2026.
Как цитировать: "ГОСТ ISO 22867-2025. Межгосударственный стандарт. Вибрация. Определение параметров вибрационной характеристики ручных машин. Машины для лесного и садового хозяйства бензиномоторные". ГОСТ ISO 22867-2025. https://bukva.ai/docs/standart-gost-iso-22867-2025
(введен в действие Приказом Росстандарта от 25.12.2025 № 1798-ст)
Примечание
Документ вводится в действие с 01.12.2026. Взамен ГОСТ ISO 22867-2014.
ИСТОРИЯ ИЗМЕНЕНИЙ НОРМАТИВНО-ТЕХНИЧЕСКИХ АКТОВ
flowchart LR
  n0["ГОСТ Р ИСО 7916-99"]:::rst
  click n0 "https://bukva.ai/docs/gost-34148-2017" "ГОСТ Р ИСО 7916-99. Государственный стандарт Российской Федерации. Машины для лесного хозяйства. Кусторезы переносные. Методы испытаний на вибрацию (принят Постановлением Госстанда"
  n1["ГОСТ 31348-2007"]:::rst
  click n1 "https://bukva.ai/docs/gost-27693-2012" "ГОСТ 31348-2007. Межгосударственный стандарт. Ручные машины. Измерения вибрации на рукоятке. Машины для лесного хозяйства бензиномоторные (утв. Приказом Ростехрегулирования от 25.0"
  n2["ГОСТ ISO 22867-2014"]:::doc
  click n2 "https://bukva.ai/docs/standart-gost-iso-22867-2014" "ГОСТ ISO 22867-2014. Межгосударственный стандарт. Вибрация. Определение параметров вибрационной характеристики ручных машин. Машины для лесного и садового хозяйства бензиномоторные"
  n3["ГОСТ ISO 22867-2025"]:::notEnt
  click n3 "https://bukva.ai/docs/standart-gost-iso-22867-2025" "ГОСТ ISO 22867-2025. Межгосударственный стандарт. Вибрация. Определение параметров вибрационной характеристики ручных машин. Машины для лесного и садового хозяйства бензиномоторные"
  n2 --> n3
  n1 --> n2
  n0 --> n1
classDef rst fill:#FFEBEB,stroke:#8B0000,color:#000;
classDef doc fill:#EBFFEB,stroke:#006400,color:#000;
classDef notEnt fill:#FFFFEB,stroke:#FF8C00,color:#000;
Введен в действие Приказом Федерального агентства по техническому регулированию и метрологии от 25 декабря 2025 г. № 1798-ст
ОПРЕДЕЛЕНИЕ ПАРАМЕТРОВ ВИБРАЦИОННОЙ ХАРАКТЕРИСТИКИ РУЧНЫХ МАШИН
МАШИНЫ ДЛЯ ЛЕСНОГО И САДОВОГО ХОЗЯЙСТВА БЕНЗИНОМОТОРНЫЕ
Mechanical vibration. Evaluation of vibration emission of hand-held power tools. Forest and garden machinery with internal combustion engine
(ISO 22867:2021, Forestry and gardening machinery — Vibration test code for portable hand-held machines with internal combustion engine — Vibration at the handles, IDT)
65.060.80
Дата введения 1 декабря 2026 года
Цели, основные принципы и общие правила проведения работ по межгосударственной стандартизации установлены ГОСТ 1.0 «Межгосударственная система стандартизации. Основные положения» и ГОСТ 1.2 «Межгосударственная система стандартизации. Стандарты межгосударственные, правила и рекомендации по межгосударственной стандартизации. Правила разработки, принятия, обновления и отмены»
1 ПОДГОТОВЛЕН Обществом с ограниченной ответственностью «Электронные технологии и метрологические системы» (ООО «ЭТМС») и Закрытым акционерным обществом «Научно-исследовательский центр контроля и диагностики технических систем» (ЗАО «НИЦ КД») на основе собственного перевода на русский язык англоязычной версии стандарта, указанного в пункте 5
2 ВНЕСЕН Федеральным агентством по техническому регулированию и метрологии
3 ПРИНЯТ Межгосударственным советом по стандартизации, метрологии и сертификации (протокол от 11 декабря 2025 г. № 68-2025)
4 Приказом Федерального агентства по техническому регулированию и метрологии от 25 декабря 2025 г. № 1798-ст межгосударственный стандарт ГОСТ ISO 22867-2025 введен в действие в качестве национального стандарта Российской Федерации с 1 декабря 2026 г.
5 Настоящий стандарт идентичен международному стандарту ISO 22867:2021 «Машины для лесного хозяйства и садоводства. Испытательный код по вибрации для ручных бензиномоторных машин. Вибрация на рукоятках» («Forestry and gardening machinery — Vibration test code for portable hand-held machines with internal combustion engine — Vibration at the handles», IDT).
Международный стандарт разработан подкомитетом SC 17 «Портативные ручные машины для лесного хозяйства» Технического комитета TC 23 «Тракторы и машины для лесного и сельского хозяйства» Международной организации по стандартизации (ISO) в сотрудничестве с Техническим комитетом по стандартизации CEN 144 «Тракторы и машины для лесного и сельского хозяйства» Европейской организации по стандартизации (CEN) на основе Соглашения о техническом сотрудничестве между ISO и CEN (Венское соглашение).
Наименование настоящего стандарта изменено относительно наименования указанного международного стандарта для приведения в соответствие с ГОСТ 1.5 (подраздел 3.6).
Дополнительные сноски в тексте стандарта, выделенные курсивом, приведены для пояснения текста оригинала.
При применении настоящего стандарта рекомендуется использовать вместо ссылочных международных стандартов соответствующие им межгосударственные стандарты, сведения о которых приведены в дополнительном приложении ДА
6 ВЗАМЕН ГОСТ ISO 22867-2014
Информация о введении в действие (прекращении действия) настоящего стандарта и изменений к нему на территории указанных выше государств публикуется в указателях национальных стандартов, издаваемых в этих государствах, а также в сети Интернет на сайтах соответствующих национальных органов по стандартизации.
В случае пересмотра, изменения или отмены настоящего стандарта соответствующая информация будет опубликована на официальном интернет-сайте Межгосударственного совета по стандартизации, метрологии и сертификации в каталоге «Межгосударственные стандарты»
Настоящий стандарт является стандартом безопасности типа C (испытательным кодом по вибрации) по классификации ГОСТ 12.1.012. Если требования, установленные испытательным кодом по вибрации, отличаются от требований стандартов безопасности более высокого уровня (типов A и B), то в таких случаях руководствоваться следует требованиями испытательного кода по вибрации.
Общие требования к испытательным кодам по вибрации для ручных машин установлены ГОСТ 16519 (стандарт безопасности типа B). Отличие настоящего стандарта от ГОСТ 16519 заключается в привлечении к испытаниям не минимум трех, как требует ГОСТ 16519, а только одного оператора. Другим отличием является определение точек измерений преимущественно на рукоятке ручной машины как можно ближе к кисти руки оператора между большим и указательным пальцами, поскольку именно при таком расположении датчика вибрации его установка в минимальной степени влияет на обхват рукоятки кистью оператора.
Результаты испытаний являются основой для заявления вибрационной характеристики ручной машины в соответствии с ГОСТ 12.1.012. Помимо этого полученные результаты могут быть использованы в целях:
- сравнения с другими машинами того же семейства;
- совершенствования конструкции ручной машины;
- оценки риска от воздействия вибрации в определенных условиях применения ручной машины.
Применение настоящего испытательного кода позволяет обеспечить хорошую воспроизводимость получаемых результатов. Режимы работы при испытаниях выбраны таким образом, чтобы обеспечить возможность оценить воздействие вибрации на работника в условиях типичного рабочего дня.
Рабочий цикл, воспроизводимый в процессе испытаний, выбран с учетом следующих обстоятельств:
a) цепные пилы с объемом двигателя менее 80 см3 применяют для выполнения разнообразных рабочих операций, включая валку, раскряжевку и обрезку сучьев;
b) цепные пилы с объемом двигателя 80 см3 и более применяют, как правило, для валки деревьев и раскряжевки бревен.
Для пил с объемом двигателя менее 80 см3 в процессе выполнения операции обрезки сучьев двигатель может работать в режиме набора скорости, поэтому такой режим включен в рабочий цикл испытаний.
Для кусторезов, кромкорезов, мотокос, машин для подрезки живой изгороди и высоторезов режим полной нагрузки в испытаниях не воспроизводят. В процессе применения этих ручных машин режим резания (полной нагрузки) занимает только незначительную часть времени. Кроме того, режим резания отличается большой нестабильностью, поэтому его применение в испытаниях не позволяет добиться хорошей повторяемости результатов.
Для мотокос режимы полной нагрузки и набора скорости объединены в один режим вследствие схожести создаваемой нагрузки на гибкий вал двигателя.
Для кусторезов, кромкорезов, машин для подрезки живой изгороди и высоторезов не существует простого способа имитировать режим полной нагрузки, т.к. в отличие от цепных пил в условиях постоянной нагрузки эти машины не работают. Поэтому в качестве представительного режима для испытаний также выбран режим набора скорости, который является наихудшим с точки зрения создаваемой вибрации.
Для садовых пылесосов/воздуходувок основными являются режим холостого хода и режим полной нагрузки.
При переноске с места на место, а также в перерывах между рабочими операциями бензиномоторный инструмент работает в режиме холостого хода, поэтому такой режим характерен для инструмента любого вида и его воспроизводят для всех машин, на которые распространяется настоящий стандарт. Исследования показали, что хорошим приближением к реальным рабочим условиям с точки зрения воспроизведения представительного вибрационного воздействия является работа машины равное время в каждом из режимов, выбранных для целей испытаний. В то же время следует иметь в виду, что в реальных условиях применения вибрация машин зависит от многих факторов, таких как оператор, выполняемая операция, состояние режущего инструмента, и поэтому может изменяться весьма значительно. Существенное влияние на производимую вибрацию оказывает также качество технического обслуживания машины.
ПРЕДУПРЕЖДЕНИЕ — Некоторые методы испытаний, установленные настоящим стандартом, сопряжены с опасностями для их участников. В связи с этим к данным испытаниям могут быть допущены только лица, прошедшие соответствующее обучение.
Настоящий стандарт является испытательным кодом по вибрации и устанавливает лабораторный метод измерений вибрации на рукоятках ручных машин для лесного и садового хозяйства с приводом от двигателя внутреннего сгорания: цепных пил, кусторезов, мотокос, кромкорезов, высоторезов, машин для подрезки живой изгороди и садовых воздуходувок.
Хотя в соответствии с настоящим стандартом результаты оценки вибрации получают в искусственно смоделированных условиях испытаний, они тем не менее могут дать ориентировочное представление о том, какая вибрация будет иметь место в реальных рабочих условиях применения машин.
Настоящий стандарт используют в целях подтверждения вибрационной характеристики, заявленной изготовителем.
В настоящем стандарте использованы нормативные ссылки на следующие международные стандарты [для датированных ссылок применяют только указанное издание ссылочного стандарта, для недатированных — последнее издание (включая все изменения)]:
ISO 5349-2:2001, Mechanical vibration — Measurement and evaluation of human exposure to hand-transmitted vibration — Part 2: Practical guidance for measurement at the workplace (Вибрация. Измерение локальной вибрации и оценка ее воздействия на человека. Часть 2. Практическое руководство по проведению измерений на рабочих местах)
ISO 6531 <1>, Machinery for forestry — Portable chain-saws — Vocabulary (Машины для лесного хозяйства. Пилы цепные бензиномоторные. Словарь)
<1> В оригинале примененного международного стандарта приведена датированная ссылка (ISO 6531:2017), которая заменена недатированной ввиду отсутствия в тексте ссылок на структурные элементы указанного стандарта.
ISO 7112 <2>, Machinery for forestry — Portable brush-cutters and grass-trimmers — Vocabulary (Машины для лесного хозяйства. Кусторезы и мотокосы бензиномоторные. Словарь)
<2> В оригинале примененного международного стандарта приведена датированная ссылка (ISO 7112:2018), которая заменена недатированной ввиду отсутствия в тексте ссылок на структурные элементы указанного стандарта.
ISO 7293 <1>, Forestry machinery — Portable chain saws — Engine performance and fuel consumption (Машины для лесного хозяйства. Пилы цепные бензиномоторные. Рабочие характеристики двигателя и расход топлива)
<1> В оригинале примененного международного стандарта приведена датированная ссылка (ISO 7293:1997), которая заменена недатированной ввиду отсутствия в тексте ссылок на структурные элементы указанного стандарта. Заменен на ISO 20599:2024 «Manually portable (hand-held) powered lawn and garden equipment and forest machinery — Engine performance and fuel consumption» (Ручные машины для садово-огородного и лесного хозяйства. Рабочие характеристики двигателя и расход топлива).
ISO 8041-1 <2>, Human response to vibration — Measuring instrumentation — Part 1: General purpose vibration meters (Воздействие вибрации на человека. Средства измерений. Часть 1. Виброметры общего назначения)
<2> В оригинале примененного международного стандарта приведена датированная ссылка (ISO 8041-1:2017), которая заменена недатированной ввиду отсутствия в тексте ссылок на структурные элементы указанного стандарта.
ISO 8893 <3>, Forestry machinery — Portable brush-cutters and grass-trimmers — Engine performance and fuel consumption (Машины для лесного хозяйства. Кусторезы и мотокосы бензиномоторные. Рабочие характеристики двигателя и расход топлива)
<3> В оригинале примененного международного стандарта приведена датированная ссылка (ISO 8893:1997), которая заменена недатированной ввиду отсутствия в тексте ссылок на структурные элементы указанного стандарта. Заменен на ISO 20599:2024 «Manually portable (hand-held) powered lawn and garden equipment and forest machinery — Engine performance and fuel consumption» (Ручные машины для садово-огородного и лесного хозяйства. Рабочие характеристики двигателя и расход топлива).
ISO 12100 <4>, Safety of machinery — General principles for design — Risk assessment and risk reduction (Безопасность машин. Основные принципы конструирования. Оценки и снижение риска)
<4> В оригинале примененного международного стандарта приведена датированная ссылка (ISO 12100:2010), которая заменена недатированной ввиду отсутствия в тексте ссылок на структурные элементы указанного стандарта.
ISO 16063-1 <5>, Methods for the calibration of vibration and shock transducers — Part 1: Basic concepts (Методы калибровки датчиков вибрации и удара. Часть 1. Основные положения)
<5> В оригинале примененного международного стандарта приведена датированная ссылка (ISO 160631:1998), которая заменена недатированной ввиду отсутствия в тексте ссылок на структурные элементы указанного стандарта.
ISO 20643 <6>, Mechanical vibration — Hand-held and hand-guided machinery — Principles for evaluation of vibration emission (Вибрация. Машины ручные и машины с ручным управлением. Принципы определения параметров виброактивности)
<6> В оригинале примененного международного стандарта приведена датированная ссылка (ISO 20643:2008), которая заменена недатированной ввиду отсутствия в тексте ссылок на структурные элементы указанного стандарта.
В настоящем стандарте применены термины по ISO 6531, ISO 7112, ISO 12100 и ISO 20643.
ISO и IEC поддерживают терминологические базы данных для использования в стандартизации по следующим адресам:
- платформа онлайн-просмотра ISO: доступна на https://www.iso.org/obp;
- Электропедия IEC: доступна на http://www.electropedia.org/.
4 Измеряемые параметры вибрации
Измерению подлежит корректированное ускорение в трех взаимно перпендикулярных направлениях: ahwx, ahwy и ahwz.
По результатам измерений для каждой рукоятки управления рассчитывают полную вибрацию ahv и эквивалентное значение полной вибрации ahv,eq (см. приложения A - E).
Примечание - Математически ahv представляет собой квадратный корень из суммы квадратов трех среднеквадратичных значений корректированного ускорения ahwx, ahwy и ahwz.
5.1 Общие положения
Требования к средствам измерений — по ISO 8041-1.
5.2 Акселерометр
В качестве преобразователей вибрации используют акселерометры, позволяющие измерять вибрацию одновременно в трех взаимно перпендикулярных направлениях x, y и z. Масса акселерометра вместе с крепежными приспособлениями, но без учета соединительного кабеля не должна превышать 25 г. Дополнительные требования установлены в ISO 5349-2:2001 (пункт 6.1.5).
Примечание - Акселерометр воспринимает вибрацию поверхности в точке его установки и преобразует ее в электрический сигнал. Для одновременного измерения вибрации в направлениях x, y и z используют трехкомпонентный акселерометр.
5.3 Крепление акселерометра
Акселерометр жестко устанавливают на рукоятке машины с помощью крепежных приспособлений в соответствии с требованиями ISO 5349-2.
Если рукоятка имеет упругое покрытие, то акселерометр устанавливают согласно ISO 5349-2:2001 (подпункт 6.1.4.2), применяя для этого один из следующих способов:
- удаляют упругое покрытие в месте установки акселерометра;
- жестко фиксируют акселерометр на рукоятке, например посредством хомута, с приложением силы, полностью компенсирующей упругие свойства покрытия.
Для установки акселерометра могут быть применены способы по ISO 5349-2:2001 (пункты D.2.2 или D.2.3). Способ, описанный в пункте D.2.4 ISO 5349-2:2001, не применяют.
5.4 Калибровка
Акселерометр должен быть калиброван одним из методов по ISO 16063-1.
До и после проведения каждой серии измерений калибровку измерительной цепи, включая акселерометр, проверяют с помощью калибратора, возбуждающего гармоническую вибрацию заданной амплитуды на заданной частоте. Такую проверку на месте осуществляют в соответствии с ISO 8041-1.
5.5 Измеритель скорости
Скорость двигателя измеряют с точностью +/- 1,0%. Работа измерителя скорости не должна влиять на работу испытуемой машины.
6 Точки и направления измерений
Измерения проводят на каждой рукоятке, используемой для удержания и управления машиной при ее обычном применении, одновременно в направлениях x, y и z.
Центр тяжести акселерометра должен находиться на расстоянии не более 20 мм от поверхности рукоятки. Одна из измерительных осей акселерометра должна быть направлена параллельно оси рукоятки.
Акселерометр должен быть установлен как можно ближе к кисти руки оператора, не мешая при этом нормальному обхвату ею рукоятки машины.
Примечание — Дополнительные указания для разных видов машин, на которые распространяется действие настоящего стандарта, приведены в приложениях A - E.
7 Условия проведения испытаний
Измерения проводят для новой машины, оснащенной стандартным оборудованием от изготовителя, с топливным(и) баком(ами), заполненным(и) не менее чем наполовину.
Перед проведением испытаний двигатель машины должен быть приработан в соответствии с рекомендациями изготовителя. Испытания начинают после достижения стабильной рабочей температуры двигателя.
Настройка карбюратора (при необходимости) должна быть выполнена в соответствии с рекомендациями изготовителя.
На каждом из режимов работы машины скорость двигателя поддерживают постоянной в пределах +/- 3,5 с-1. После начала измерений и до их завершения внесение каких-либо изменений в настройки машины не допускается. Если такие изменения все же необходимы, то их вносят, после чего испытания повторяют заново в полном объеме.
Поскольку способ работы оператора с машиной оказывает влияние на создаваемую вибрацию, к испытаниям привлекают только квалифицированных операторов, способных правильно выполнять рабочие задания в ходе испытаний. Оператор удерживает машину обычным образом, характерным для ее нормального применения. При этом при работе машины (за исключением машин с креплением на ремне) не допускается ее контакт с телом оператора.
Для каждого режима работы выполняют серию из не менее четырех измерений, перемежающихся короткими перерывами, во время которых скорость двигателя существенно изменяют. Например, если измерения проводят для режима холостого хода, то в перерывах машина может работать в режиме разгона и наоборот. Каждое последующее измерение в серии проводят после достижения стабильной скорости двигателя (в пределах +/- 3,5 с-1) для данного режима работы.
В результате измерений для каждого режима получают не менее четырех временных реализаций сигнала вибрации общей длительностью не менее 20 с.
Длительность каждой реализации должна быть не менее 2 с, в течение которых скорость двигателя поддерживают постоянной в пределах +/- 3,5 с-1 (если не установлено иное).
Измерения продолжают до тех пор, пока не будут получены достоверные результаты испытаний согласно требованиям раздела 8.
Порядок следования режимов работы машины, которые используют при испытаниях, может быть произвольным.
Примечание — Дополнительные указания для разных видов машин, на которые распространяется действие настоящего стандарта, приведены в приложениях A - E.
8.1 Общие положения
Измерения выполняют в следующей последовательности, как показано на рисунке 1:
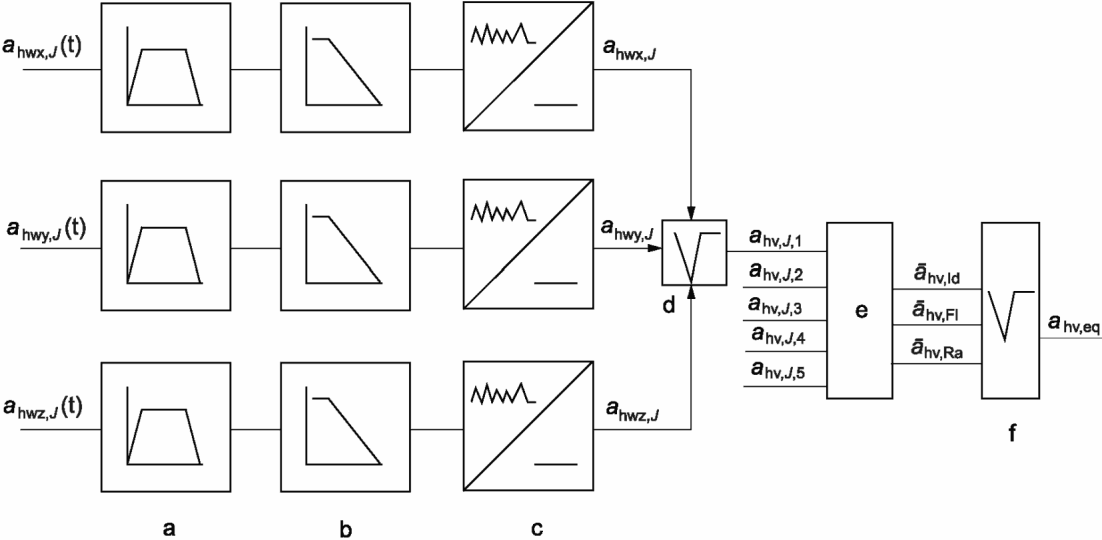
a — полосовой фильтр; b — фильтр частотной коррекции; c — устройство вычисления среднеквадратичного значения; d — устройство вычисления квадратного корня из суммы квадратов (см. примечание к разделу 4); e — устройство вычисления среднего арифметического значения; f — устройство вычисления ahv,eq (см. соответственно приложение A, B, C, D или E)
Рисунок 1 — Последовательность преобразований сигналов вибрации при измерениях
a) для данного режима работы машины на каждой рукоятке измеряют корректированное ускорение в трех направлениях: ahwx,J, ahwy, ahwz,J, где J — один из трех режимов работы машины: холостой ход (Id), полная нагрузка (Fl) или набор скорости (Ra);
b) вычисляют корень квадратный из суммы квадратов корректированных ускорений для трех направлений (x, y и z), ahvJ для данного режима работы машины и данной рукоятки;
c) повторяют этапы a) и b) не менее трех раз;
d) для каждой рукоятки вычисляют арифметическое среднее для данного режима работы машины, \overline{a_{hvj}} ;
e) повторяют этапы a), b) и d) до тех пор, пока для каждой рукоятки не будет выполнено требование 8.2 в отношении коэффициента вариации Cv и стандартного отклонения sn-1;
f) выполняют этапы a) - e) для оставшихся режимов работы;
g) вычисляют эквивалентную полную вибрацию ahv,eq для каждой рукоятки в соответствии с приложением A, B, C, D или E в зависимости от вида испытуемой машины;
h) определяют заявляемую вибрационную характеристику машины согласно разделу 10.
8.2 Проверка достоверности результатов измерений
Результаты измерений для каждой рукоятки машины в каждом режиме работы машины считают достоверными при выполнении, по крайней мере, одного из следующих условий:
a) коэффициент вариации Cv для серии последовательных измерений ahvJ менее 0,3;
b) стандартное отклонение sn-1 для той же серии измерений менее 0,4 м/с2.
Если окажется, что Cv превышает 0,15 или sn-1 превышает 0,3 м/с2, то необходимо провести тщательную проверку правильности выполнения процедуры испытаний и в случае выявления ошибок повторить измерения. Если ошибок в проведении испытаний не обнаружено, то результаты измерений считают достоверными.
Если для какого-то сочетания рукоятки машины (точки измерений) и режима работы машины ни одно из условий a) или b) не выполнено, то для данного сочетания измерения повторяют до тех пор, пока не будет выполнено хотя бы одно из этих условий [см. 8.1, перечисление e)].
Среднее арифметическое \overline{x} , м/с2, и стандартное отклонение sn-1, м/с2, по серии измерений, а также коэффициент вариации Cv рассчитывают по формулам:
C_{v} = \frac{s_{n - 1}}{\overline{x}} , (1)
s_{n - 1} = \sqrt{\frac{1}{n - 1} \sum_{i = 1}^{n} (x_{i} - \overline{x})^{2}} , (2)
\overline{x} = \frac{1}{n} \sum_{i = 1}^{n} x_{i}, (3)
где xi — результат i-го измерения, м/с2;
При проведении испытаний в соответствии с требованиями настоящего стандарта должна быть собрана и зарегистрирована следующая информация:
-
описание машины (объем двигателя, изготовитель, модель, заводской номер, тип режущего инструмента),
-
рабочие условия в соответствии с формой, показанной в виде таблицы 1;
b) объект обработки (если применяется);
-
информация о средстве измерений (наименование, модель, заводской номер, изготовитель),
-
способ проверки калибровки измерительной системы на месте измерений,
-
данные о калибровке калибратора (дата последней калибровки, калибровочная лаборатория);
-
точки установки акселерометров (с приложением, при необходимости, чертежа),
-
результаты измерений вибрации для каждой рукоятки и, при необходимости, режущего инструмента по форме, показанной в виде таблицы 1,
Форма регистрации данных (для каждой рукоятки машины)
| Режим работы машины | Величина и единица измерения | Скорость двигателя, с-1 | Данные измерений | ||||
| 1 | 2 | 3 | 4 | n | |||
| Холостой ход (Id) | ahv,Id, м/с2 | ||||||
| \overline{a_{hv,Id}} , м/с2 | - | - | - | ||||
| sn-1, м/с2 | - | - | - | ||||
| Cv | - | - | - | ||||
| Полная нагрузка (Fl) a | ahv,Fl, м/с2 | ||||||
| \overline{a_{hv,Fl}} , м/с2 | - | - | - | ||||
| sn-1, м/с2 | - | - | - | ||||
| Cv | - | - | - | ||||
| Набор скорости (Ra) a | ahv,Ra, м/с2 | ||||||
| \overline{a_{hv,Ra}} , м/с2 | - | - | - | ||||
| sn-1, м/с2 | - | - | - | ||||
| Cv | - | - | - | ||||
| Измерения ahv и расчет \overline{a_{hv}} продолжают до тех пор, пока Cv не будет меньше 0,3 или sn-1 не будет меньше 0,4 м/с2. Если Cv превышает 0,15 или sn-1 превышает 0,3 м/с2, то проверяют правильность выполнения испытаний. Для расчета \overline{a_{hv}} используют не менее четырех значений ahv. Эквивалентную полную вибрацию ahv,eq, м/с2, рассчитывают по результатам измерений \overline{a_{hv,Id}} , \overline{a_{hv,Fl}} и \overline{a_{hv,Ra}} . | |||||||
| a Для машин некоторых видов измерения в режимах полной нагрузки или набора скорости не проводят (см. приложения A - E). | |||||||
10 Заявление и подтверждение вибрационной характеристики машины
Заявление вибрационной характеристики должно быть сделано со ссылкой на настоящий стандарт и указанием отступлений от настоящего стандарта, если такие имели место.
Параметрами заявляемой вибрационной характеристики являются максимальное по двум рукояткам эквивалентное значение полной вибрации ahv,eq, полученное в соответствии с одним из приложений (A, B, C, D или E в зависимости от вида испытуемой машины), и параметр неопределенности K.
По запросу может быть представлено значение ahv,eq для каждого режима работы машины в отдельности.
Параметр K рассчитывают на основе стандартного отклонения воспроизводимости \sigma_{R} и стандартного отклонения производства \sigma_{p} по формуле
K = (\sigma_{R}^{2} + \sigma_{p}^{2})^{1/2}. (4)
Руководство по определению \sigma_{R} приведено в приложении F. Значение \sigma_{p} указывает изготовитель машины, основываясь на данных статистического контроля.
A.1 Точки и направления измерений
Места установки и ориентация измерительных осей акселерометров — в соответствии с рисунком A.1.
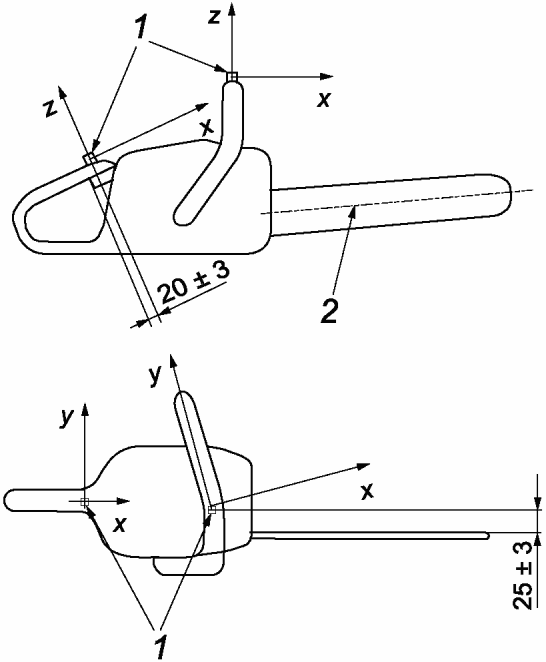
1 — акселерометры; 2 — осевая линия направляющей шины
Рисунок A.1 — Направления измерений и точки крепления акселерометров на рукоятках цепных пил
На задней рукоятке пилы акселерометр устанавливают на расстоянии (20 +/- 3) мм перед задним краем рычага управления дросселем. Если эта область для установки недоступна, то акселерометр размещают непосредственно перед зоной обхвата данной рукоятки.
На передней рукоятке акселерометр устанавливают на расстоянии (25 +/- 3) мм слева от плоскости направляющей шины. Если эта область для установки недоступна, то акселерометр размещают как можно ближе к зоне обхвата данной рукоятки справа от нее.
A.2 Требования к пиле и объекту обработки
Измерения выполняют для пил с направляющей шиной, рекомендованной изготовителем. Полезную длину пильного аппарата выбирают в соответствии с таблицей A.1. Испытания проводят для всех пильных цепей, рекомендованных изготовителем.
Толщина бруса в зависимости от полезной длины пильного аппарата
Испытания проводят с новой пильной цепью, натянутой в соответствии с инструкцией изготовителя.
При испытаниях осуществляют распиливание крепкого деревянного бруса из свежеповаленного местного леса. Брус не должен быть выдержанным (высушенным) или замороженным.
Примечание - Влажность дерева влияет на измеряемую вибрацию.
Для резания используют участок бруса, свободный от сучков.
Ширину и форму бруса выбирают в соответствии с полезной длиной пильного аппарата по таблице A.1 (см. рисунок A.2).
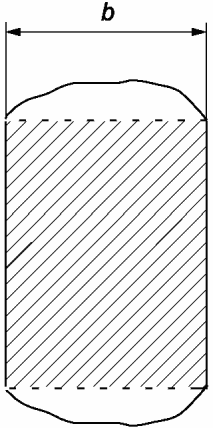
Рисунок A.2 — Брус для испытаний
A.2.3 Условия выполнения рабочей операции
Брус распиливают в направлении сверху вниз. Конец направляющей шины должен выступать за пределы бруса, как показано на рисунке A.3.
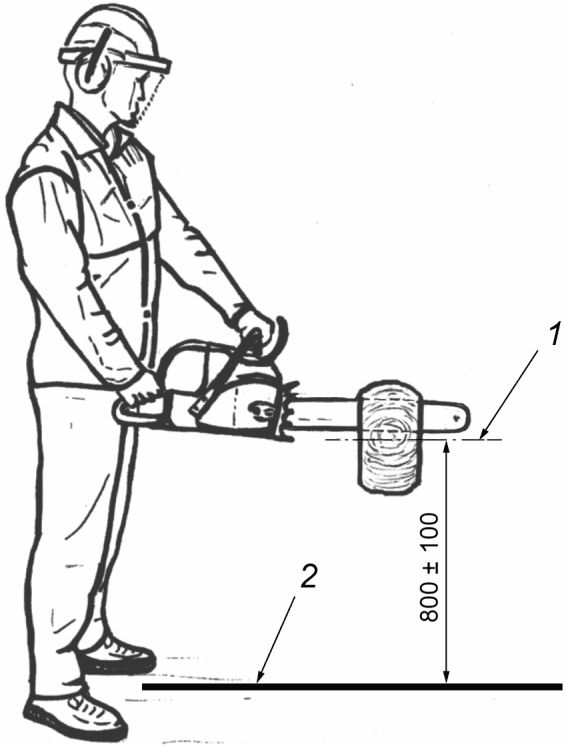
1 — ось бруса; 2 — уровень пола
Рисунок A.3 — Положение пилы в процессе испытаний
Брус должен быть жестко закреплен в горизонтальном положении на твердой опоре таким образом, чтобы его ось располагалась на высоте (800 +/- 100) мм над уровнем пола.
Испытания проводят для следующих режимов работы машины:
a) машины с объемом двигателя менее 80 см3: холостой ход, полная нагрузка, набор скорости;
b) машины с объемом двигателя 80 см3 и более: холостой ход и полная нагрузка.
В процессе пиления ось направляющей шины должна сохранять горизонтальное положение, а плоскость направляющей шины — вертикальное.
Скорость двигателя в режиме холостого хода должна быть отрегулирована в соответствии с рекомендациями изготовителя. Измерения проводят при отпущенном рычаге управления дросселем. Пильная цепь должна оставаться неподвижной.
При работе машины в режиме полной нагрузки производят отпиливание частей бруса с полностью открытой дроссельной заслонкой. В процессе распиливания поддерживают постоянную скорость двигателя, при которой тот развивает максимальную мощность в соответствии с ISO 7293. Скоростью двигателя управляют за счет приложения необходимого усилия к пильной цепи.
Измерения начинают, когда глубина пропила превышает треть толщины бруса. При этом скорость двигателя не должна изменяться более чем на +/- 4,5 с-1. Следует избегать возможных контактов между брусом и частями двигателя или зубчатым упором пилы (при его наличии).
При работе машины в режиме набора скорости измерения проводят на скорости двигателя, составляющей 133% скорости, при которой двигатель развивает максимальную мощность в соответствии с ISO 7293.
Если двигатель имеет ограничитель скорости ниже указанного значения, то измерения выполняют на максимально достижимой скорости двигателя. В случае невозможности поддерживать данную скорость стабильной испытания проводят на максимальной стабильной скорости двигателя, но не более чем на 8 с-1 ниже скорости, определенной ограничителем. Скорость двигателя регулируют положением дроссельной заслонки.
A.4 Расчет эквивалентной полной вибрации
Значение эквивалентной полной вибрации определяют для рабочего цикла, включающего периоды равной длительности для разных режимов работы. Рабочий цикл для машин с объемом двигателя менее 80 см3 включает в себя режимы холостого хода, полной нагрузки и набора скорости, а для машин с объемом двигателя 80 см3 и более — холостого хода и полной нагрузки.
A.4.2 Цепные пилы с объемом двигателя менее 80 см3
Эквивалентную полную вибрацию ahv,eq рассчитывают по формуле
a_{hv,eq} = [\frac{1}{3} (\overline{a_{hv,Id}^{2}} + \overline{a_{hv,Fl}^{2}} + \overline{a_{hv,Ra}^{2}})]^{1/2}. (A.1)
A.4.3 Цепные пилы с объемом двигателя 80 см3 и более
Эквивалентную полную вибрацию ahv,eq рассчитывают по формуле
a_{hv,eq} = [\frac{1}{2} (\overline{a_{hv,Id}^{2}} + \overline{a_{hv,Fl}^{2}})]^{1/2}. (A.2)
УСЛОВИЯ ИСПЫТАНИЙ КУСТОРЕЗОВ, КРОМКОРЕЗОВ И МОТОКОС
B.1 Точки и направления измерений
Каждый акселерометр устанавливают со стороны большого пальца кисти руки, обхватывающей рукоятку, с направлением одной из осей измерений, перпендикулярных рукоятке, параллельно направлению большого пальца следующим образом:
- для машин с симметричными левой и правой рукоятками (велосипедного типа) каждый акселерометр располагают на расстоянии (50 +/- 3) мм от середины зоны обхвата, как показано на рисунке B.1;
- для машин, имеющих заднюю рукоятку и переднюю рукоятку замкнутого типа, акселерометр на задней рукоятке устанавливают на расстоянии (20 +/- 3) мм перед задним краем рычага управления дросселем. Если эта область для установки недоступна, то акселерометр размещают непосредственно перед зоной обхвата данной рукоятки. Акселерометр на передней рукоятке располагают на расстоянии (50 +/- 3) мм справа от середины зоны обхвата, как показано на рисунке B.2;
- для машин без выступающей передней рукоятки акселерометр на задней рукоятке устанавливают на расстоянии (20 +/- 3) мм перед задним краем рычага управления дросселем. Если эта область для установки недоступна, то акселерометр размещают непосредственно перед зоной обхвата данной рукоятки (см. рисунок B.2). Акселерометр для измерений вибрации, воздействующей на кисть другой руки, располагают перед зоной обхвата на расстоянии (50 +/- 3) мм от нее, а если положение зоны обхвата для данной машины не определено, то на расстоянии (250 +/- 5) мм от точки установки акселерометра на задней рукоятке.
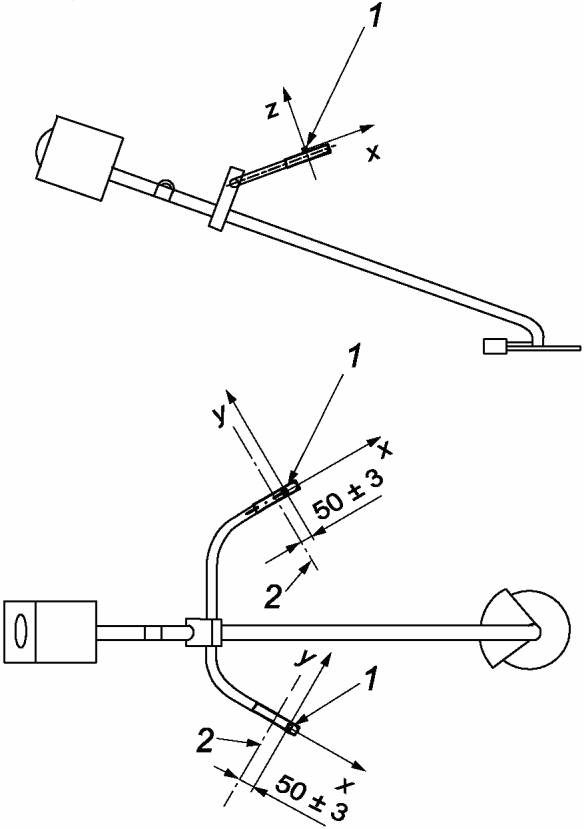
1 — акселерометр; 2 — центр зоны обхвата
Рисунок B.1 — Направления измерений и точки крепления акселерометров на машинах с левой и правой рукоятками (велосипедного типа)
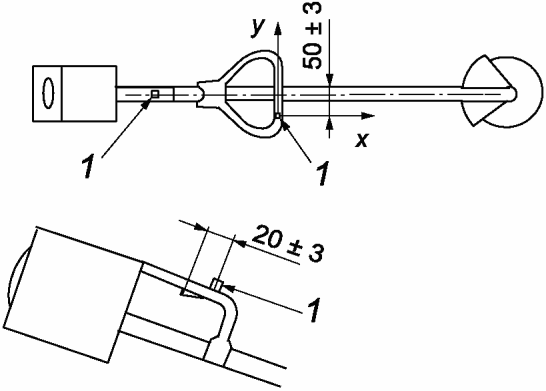
Рисунок B.2 — Направления измерений и точки крепления акселерометров на машинах с передней (закрытой) и задней рукоятками
B.2 Регулировка машины перед испытаниями
Измерения проводят на машине с режущими насадками, установленными изготовителем.
В случае регулируемых рукояток их устанавливают в положение, рекомендуемое изготовителем.
Для мотокос с гибким валом длина вала должна быть отрегулирована до его максимального размера с установленным защитным устройством.
При работе с машиной оператор находится в положении стоя, как показано на рисунке B.3. Если машина снабжена наплечным ремнем, его нужно надеть. Машину удерживают двумя руками способом, характерным для ее долговременной работы в течение рабочего дня.
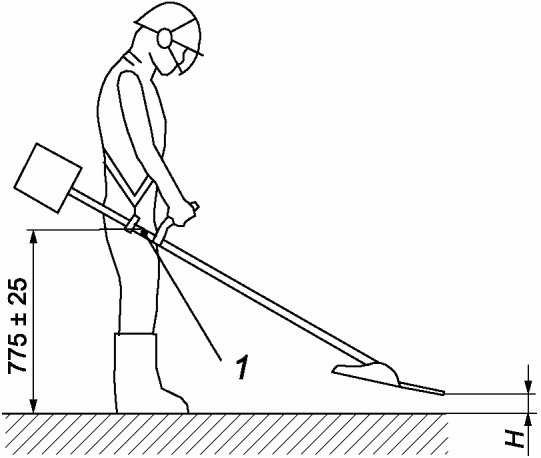
a) Кусторез или мотокоса с вращающейся насадкой
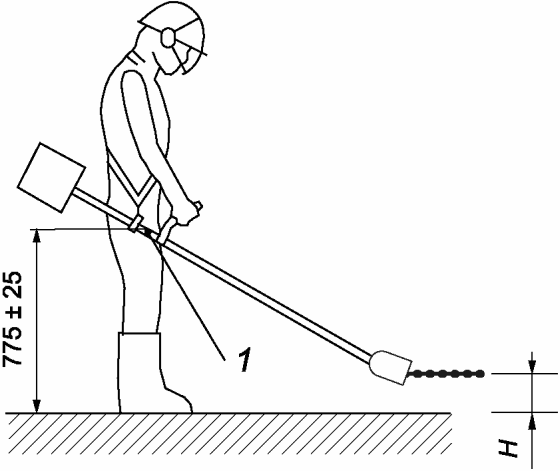
b) Машина с насадкой, совершающей возвратно-поступательное движение
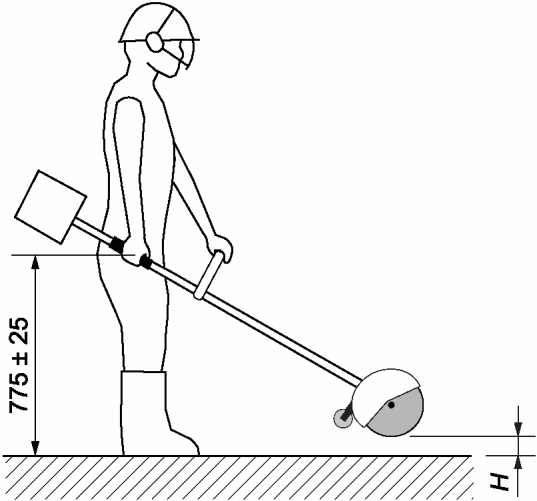
1 — точка подвеса; H — расстояние от режущего инструмента до земли, равное (50 +/- 25) мм
Рисунок B.3 — Положение машины в процессе испытаний
У машины с ремнем точка подвеса должна находиться на высоте (775 +/- 25) мм над уровнем земли, а режущая насадка — на высоте H над уровнем земли (см. рисунок B.3).
Машину без наплечного ремня оператор удерживает таким образом, чтобы задний край рычага управления дросселем находился на высоте (775 +/- 25) мм над уровнем земли, а режущая насадка — на высоте H над уровнем земли (см. рисунок B.3).
Указанные расстояния соблюдают при баках, заполненных наполовину, для всех режущих насадок. При работе машины не следует допускать ее контакта с землей.
Испытания проводят для двух режимов работы машины: холостого хода и набора скорости.
Измерения проводят на скорости холостого хода, отрегулированной в соответствии с указаниями изготовителя. Режущий инструмент должен оставаться неподвижным.
Для всех машин измерения проводят на скорости двигателя, равной 133% скорости, при которой двигатель развивает максимальную мощность в соответствии с ISO 8893.
Для мотокос измерения проводят с гибким валом, отрегулированным на всю длину (см. B.2) при полностью открытой дроссельной заслонке. Если при этом скорость превысит 133% скорости, при которой развивается максимальная мощность двигателя, то ее снижают до требуемого значения и поддерживают постоянной в процессе измерений.
Если двигатель имеет ограничитель скорости ниже указанного значения, то измерения выполняют на максимально достижимой скорости двигателя. В случае невозможности поддерживать данную скорость стабильной испытания проводят на максимальной стабильной скорости двигателя, но не более чем на 8 с-1 ниже скорости, определенной ограничителем. Скорость двигателя регулируют положением дроссельной заслонки.
B.4 Расчет эквивалентной полной вибрации
Значение эквивалентной полной вибрации ahv,eq определяют для рабочего цикла, состоящего из двух периодов равной длительности, где каждый период соответствует своему режиму работы: холостого хода или набора скорости.
Эквивалентную полную вибрацию ahv,eq определяют по формуле
a_{hv,eq} = [\frac{1}{2} (\overline{a_{hv,Id}^{2}} + \overline{a_{hv,Ra}^{2}})]^{1/2}. (B.1)
C.1 Точки и направления измерений
Точки установки акселерометров и направления измерений показаны на рисунке C.1.
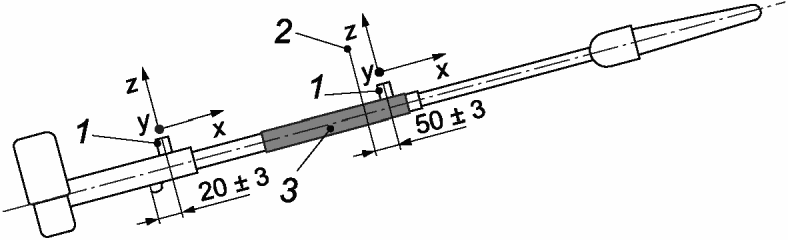
1 — акселерометр; 2 — центр тяжести; 3 — конструктивно определенная зона обхвата
Рисунок C.1 — Направления измерений и точки крепления акселерометров
На задней рукоятке акселерометр устанавливают на расстоянии (20 +/- 3) мм перед задним краем рычага управления дросселем. Если эта область для установки недоступна, то акселерометр размещают непосредственно перед зоной обхвата данной рукоятки.
Если для машины определена зона обхвата кистью другой руки оператора, то второй акселерометр располагают в ее передней части на расстоянии (50 +/- 3) мм от центра тяжести машины и на расстоянии от 500 до 950 мм от акселерометра на задней рукоятке (см. рисунок C.1). Если эта область для установки недоступна, то акселерометр размещают в зоне обхвата как можно ближе к указанной точке.
Для машин без четко определенной зоны обхвата на штанге второй акселерометр располагают на расстоянии (50 +/- 3) мм от центра тяжести машины в сторону режущей насадки и на расстоянии от 500 до 950 мм от акселерометра на задней рукоятке. Если эта область для установки недоступна, то второй акселерометр размещают как можно ближе к центру тяжести в пределах расстояния от 500 до 950 мм от акселерометра на задней рукоятке.
Для машин с передней рукояткой замкнутого типа второй акселерометр располагают на рукоятке на расстоянии (50 +/- 3) мм справа от центра зоны обхвата.
C.2 Регулировка машины перед испытаниями
Измерения проводят на машине с режущими насадками, определенными изготовителем.
Режущее устройство должно быть смазано и отрегулировано для достижения наилучших характеристик резания в соответствии с указаниями изготовителя.
При испытаниях машину удерживают под углом 60 +/- 10°, как показано на рисунке C.2. Если машина снабжена ремнем, то он должен быть надет. Машину удерживают двумя руками способом, характерным для ее долговременной работы в течение рабочего дня. При этом на ремень не должен действовать вес машины.
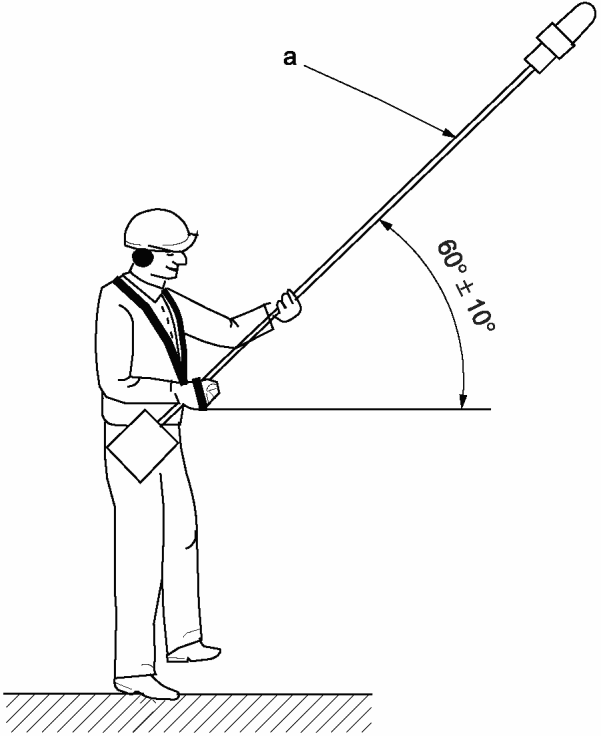
a Длина штанги (отрегулированная до минимального или максимального размера, где это применимо).
Рисунок C.2 — Положение машины в процессе испытаний
Если штанга допускает регулировку по длине, то испытания проводят при минимальном и максимальном выдвижении штанги.
Испытания проводят для двух режимов работы машины: холостого хода и набора скорости.
Измерения проводят на скорости холостого хода, отрегулированной в соответствии с указаниями изготовителя. Режущий инструмент должен оставаться неподвижным.
При работе машины в режиме набора скорости измерения проводят на скорости двигателя, составляющей 133% скорости, при которой двигатель развивает максимальную мощность в соответствии с ISO 8893.
Если двигатель имеет ограничитель скорости ниже указанного значения, то измерения выполняют на максимально достижимой скорости двигателя. В случае невозможности поддерживать данную скорость стабильной испытания проводят на максимальной стабильной скорости двигателя, но не более чем на 8 с-1 ниже скорости, определенной ограничителем. Скорость двигателя регулируют положением дроссельной заслонки.
C.4 Расчет эквивалентной полной вибрации
Значение эквивалентной полной вибрации ahv,eq определяют для рабочего цикла, состоящего из двух периодов равной длительности, где каждый период соответствует своему режиму работы: холостого хода или набора скорости.
Эквивалентную полную вибрацию ahv,eq определяют по формуле
a_{hv,eq} = [\frac{1}{2} (\overline{a_{hv,Id}^{2}} + \overline{a_{hv,Ra}^{2}})]^{1/2}. (C.1)
УСЛОВИЯ ИСПЫТАНИЙ МАШИН ДЛЯ ПОДРЕЗКИ ЖИВОЙ ИЗГОРОДИ
D.1 Точки и направления измерений
Каждый акселерометр устанавливают со стороны большого пальца кисти руки, обхватывающей рукоятку, с направлением одной из осей измерений, перпендикулярных рукоятке, параллельно направлению большого пальца следующим образом:
- для машин, имеющих заднюю рукоятку и переднюю рукоятку замкнутого типа, акселерометр на задней рукоятке устанавливают на расстоянии (20 +/- 3) мм перед задним краем рычага управления дросселем. Если эта область для установки недоступна, то акселерометр размещают непосредственно перед зоной обхвата данной рукоятки. Акселерометр на передней рукоятке располагают на расстоянии (50 +/- 3) мм справа от середины зоны обхвата, как показано на рисунке D.1;
- для машин с боковыми задней и передней рукоятками акселерометр на задней рукоятке устанавливают на расстоянии (20 +/- 3) мм перед задним краем рычага управления дросселем. Если эта область для установки недоступна, то акселерометр размещают непосредственно перед зоной обхвата данной рукоятки, как показано на рисунке D.2. Акселерометр на передней рукоятке располагают на расстоянии (50 +/- 3) мм спереди от середины зоны обхвата, как показано на рисунке D.2;
- для машин без выступающей передней рукоятки акселерометр на задней рукоятке устанавливают на расстоянии (20 +/- 3) мм перед задним краем рычага управления дросселем. Если эта область для установки недоступна, то акселерометр размещают непосредственно перед зоной обхвата данной рукоятки (см. рисунок D.3).
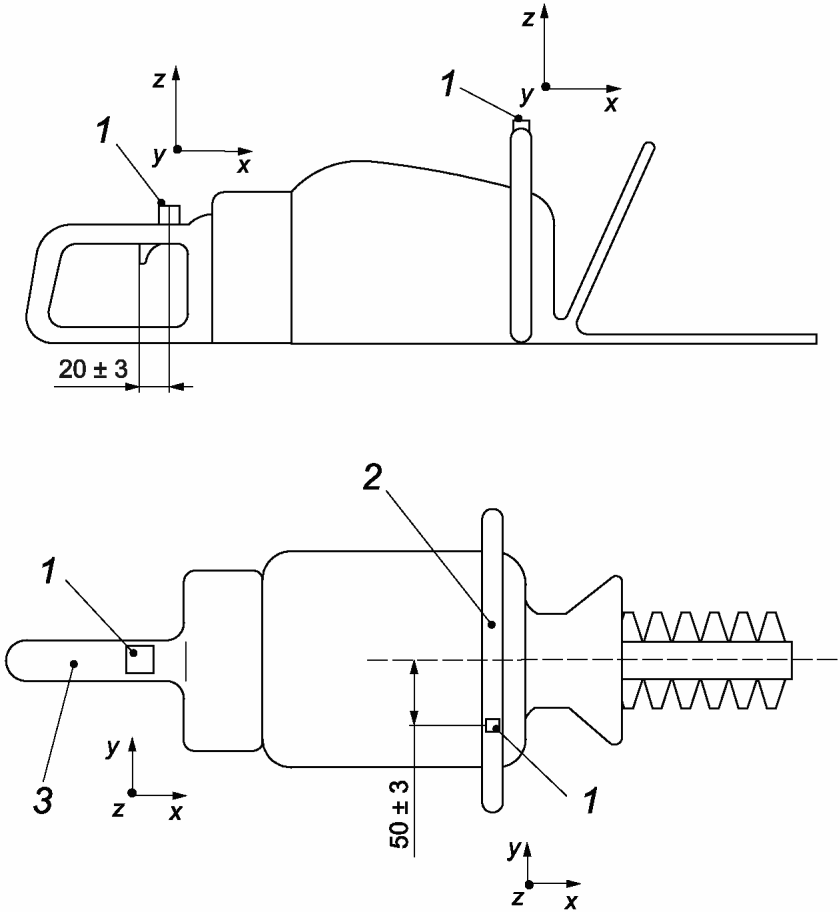
1 — акселерометр; 2 — передняя рукоятка; 3 — задняя рукоятка
Рисунок D.1 — Направления измерений и точки крепления акселерометров на машинах с продольной задней рукояткой и передней рукояткой замкнутого типа
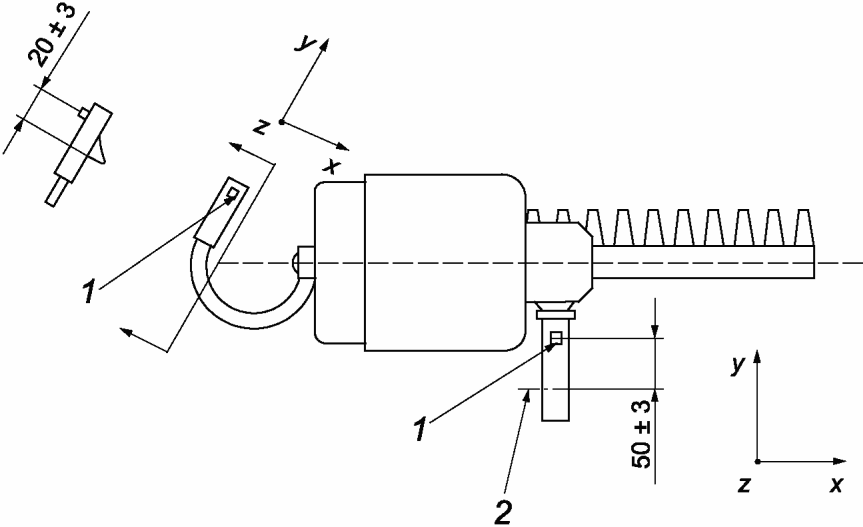
1 — акселерометр; 2 — центр зоны обхвата
Рисунок D.2 — Направления измерений и точки крепления акселерометров на машинах с поперечными рукоятками
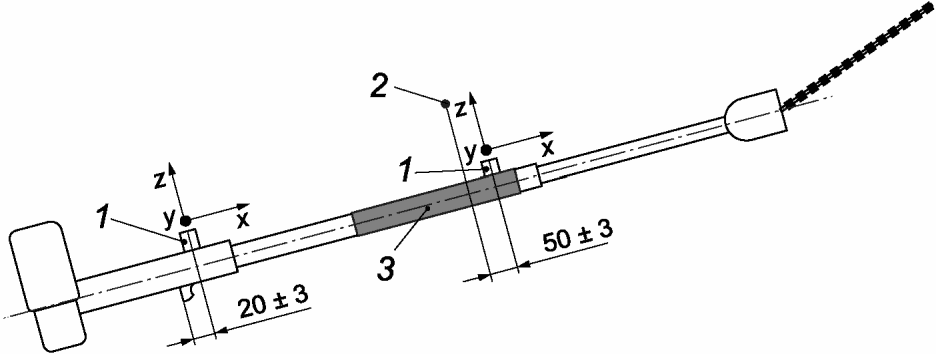
1 — акселерометр; 2 — центр тяжести; 3 — конструктивно определенная зона обхвата
Рисунок D.3 — Направления измерений и точки крепления акселерометров на машинах дальней досягаемости
Акселерометр для измерений вибрации, воздействующей на кисть другой руки, располагают перед зоной обхвата на расстоянии (50 +/- 3) мм от нее и на расстоянии от 500 до 950 мм от акселерометра на задней рукоятке (см. рисунок D.3). Если эта область для установки недоступна, то акселерометр размещают в зоне обхвата как можно ближе к указанной точке.
Для машин без четко определенной зоны обхвата на штанге второй акселерометр располагают на расстоянии (50 +/- 3) мм от центра тяжести машины в сторону режущей насадки и на расстоянии от 500 до 950 мм от акселерометра на задней рукоятке. Если эта область для установки недоступна, то второй акселерометр размещают как можно ближе к центру тяжести в пределах расстояния от 500 до 950 мм от акселерометра на задней рукоятке.
D.2 Регулировка машины перед испытаниями
Измерения проводят на машине с режущей насадкой из предлагаемых изготовителем, при использовании которой машина производит максимальную вибрацию.
Режущее устройство должно быть смазано и отрегулировано для достижения наилучших характеристик резания в соответствии с указаниями изготовителя.
Если машина допускает регулировку длины штанги, то испытания проводят при минимальной и максимальной длинах.
В случае регулируемых рукояток их устанавливают в положение, рекомендуемое изготовителем.
При работе с машиной оператор находится в положении стоя. Машину удерживают двумя руками способом, характерным для ее долговременной работы в течение рабочего дня. Если машина выполнена в варианте дальней досягаемости, то ее вал удерживают под углом 45 +/- 10°, при этом угол между осью режущей насадки и осью вала должен быть по возможности минимален (см. рисунок D.4). Машины, выполненные в других вариантах, удерживают так, чтобы ось режущей насадки была горизонтальна.
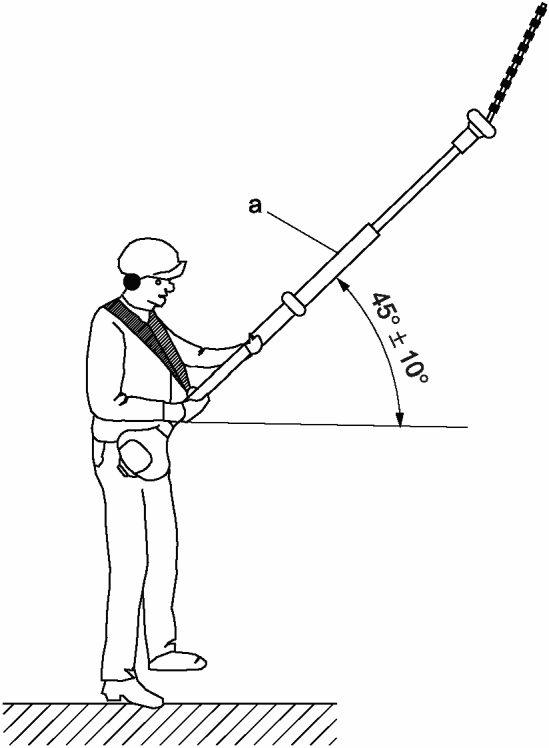
Рисунок D.4 — Положение машины дальней досягаемости в процессе испытаний
Испытания проводят для двух режимов работы машины: холостого хода и набора скорости.
Измерения проводят на скорости холостого хода, отрегулированной в соответствии с указаниями изготовителя. Режущий инструмент должен оставаться неподвижным.
При работе машины в режиме набора скорости измерения проводят на скорости двигателя, составляющей 133% скорости, при которой двигатель развивает максимальную мощность в соответствии с ISO 8893.
Если двигатель имеет ограничитель скорости ниже указанного значения, то измерения выполняют на максимально достижимой скорости двигателя. В случае невозможности поддерживать данную скорость стабильной испытания проводят на максимальной стабильной скорости двигателя, но не более чем на 8 с-1 ниже скорости, определенной ограничителем. Скорость двигателя регулируют положением дроссельной заслонки.
D.4 Расчет эквивалентной полной вибрации
Значение эквивалентной полной вибрации ahv,eq определяют для рабочего цикла, состоящего из двух периодов, соответствующих своему режиму работы: холостого хода (1/5 общей длительности испытаний) и набора скорости (4/5 общей длительности испытаний).
Эквивалентную полную вибрацию ahv,eq определяют по формуле
a_{hv,eq} = (\frac{1}{5} \overline{a_{hv,Id}^{2}} + \frac{4}{5} \overline{a_{hv,Ra}^{2}})^{1/2}. (D.1)
УСЛОВИЯ ИСПЫТАНИЙ САДОВЫХ ВОЗДУХОДУВОК (ПЫЛЕСОСОВ)
E.1 Точки и направления измерений
Измерения проводят на машинах в стандартной комплектации.
Каждый акселерометр устанавливают со стороны большого пальца кисти руки, обхватывающей рукоятку, с направлением одной из осей измерений, перпендикулярных рукоятке, параллельно направлению большого пальца следующим образом:
- на рукоятке с рычагом управления дросселем акселерометр устанавливают на расстоянии (20 +/- 3) мм перед задним краем рычага. Если эта область для установки недоступна, то акселерометр размещают непосредственно перед зоной обхвата данной рукоятки (см. рисунки E.1 - E.3);
- на рукоятке без рычага управления дросселем акселерометр располагают на расстоянии (50 +/- 3) мм от середины зоны обхвата (см. рисунок E.3).
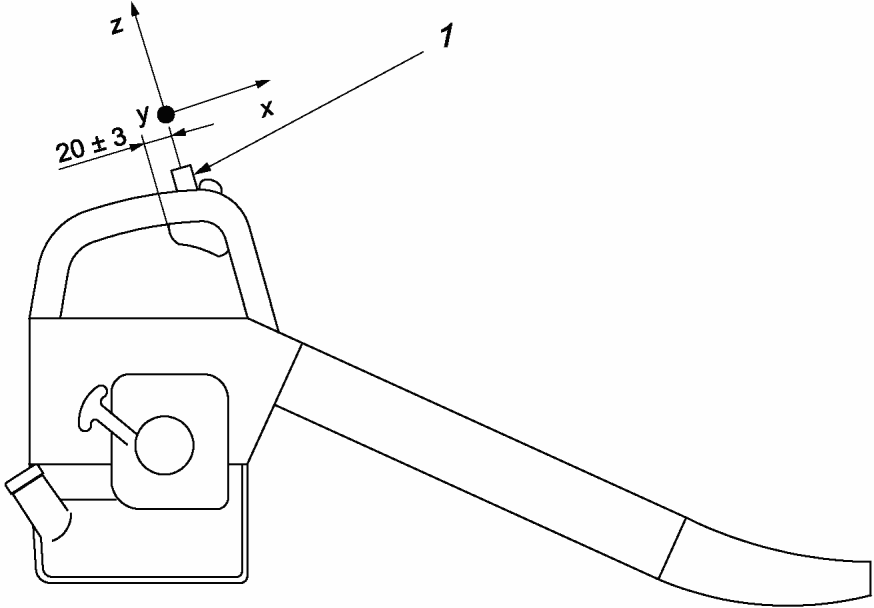
Рисунок E.1 — Направления измерений и точка крепления акселерометра на одноручной воздуходувке
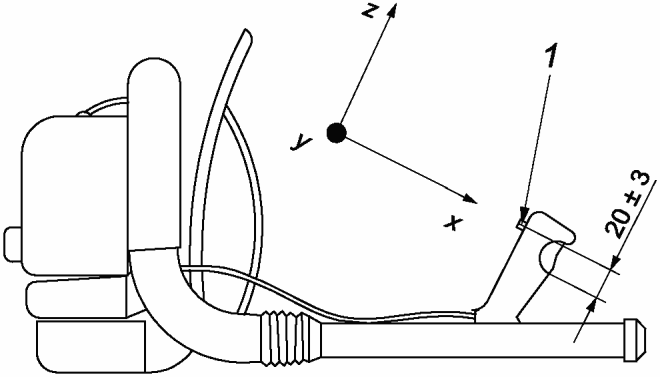
Рисунок E.2 — Направления измерений и точка крепления акселерометра на ранцевом пылесосе/воздуходувке
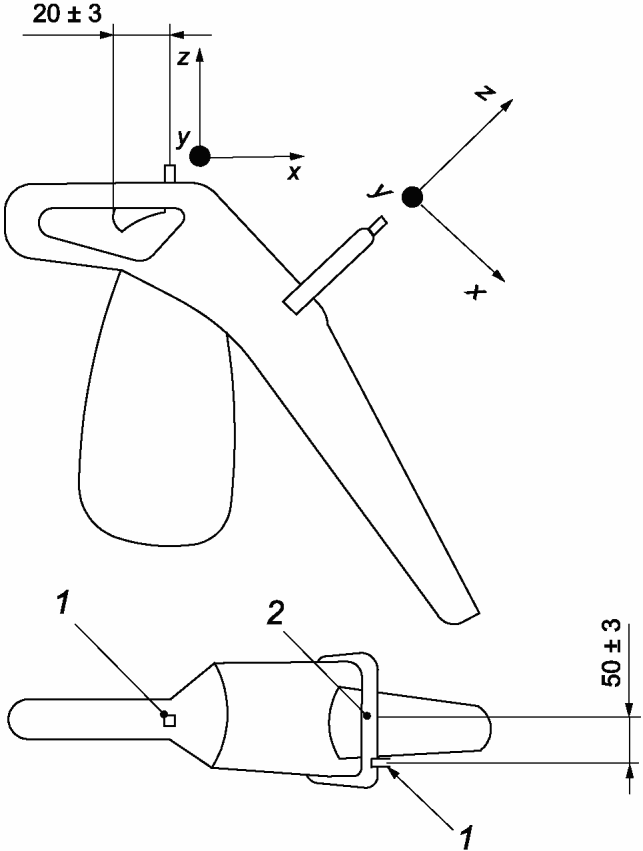
1 — акселерометр; 2 — центр зоны обхвата
Рисунок E.3 — Направления измерений и точки крепления акселерометров на двуручном пылесосе/воздуходувке
E.2 Регулировка машины перед испытаниями
При испытаниях машины с наплечным ремнем ремень должен быть надет.
Двуручную машину удерживают обеими руками, причем правая рука удерживает заднюю рукоятку.
Одноручную машину удерживают правой рукой способом, характерным для долговременной работы машины в течение рабочего дня.
Расстояние от точки крепления ремня до поверхности земли должно быть равно (775 +/- 25) мм.
Если наплечный ремень для машины не предусмотрен, то ее удерживают так, чтобы расстояние между серединой зоны обхвата более низко расположенной рукоятки (для двуручных машин это будет задняя рукоятка) и поверхностью земли было равно (775 +/- 25) мм.
Для ранцевых машин расстояние от нижнего края ранца до земли должно быть (1030 +/- 25) мм.
Для машин всех видов низшая точка сопла должна быть на расстоянии (50 +/- 25) мм от земли.
Испытания проводят для двух режимов работы машины: холостого хода и полной нагрузки.
Измерения проводят на скорости холостого хода, отрегулированной в соответствии с указаниями изготовителя. Во время измерений рычаг управления дросселем должен быть отпущен.
Измерения выполняют при максимальной скорости двигателя, достигаемой при полностью открытой заслонке дросселя. Скорость регулируют рычагом управления дросселем.
E.4 Расчет эквивалентной полной вибрации
Значение эквивалентной полной вибрации ahv,eq определяют для рабочего цикла, состоящего из двух периодов, соответствующих своему режиму работы: холостого хода (1/7 общей длительности испытаний) и набора скорости (6/7 общей длительности испытаний).
Эквивалентную полную вибрацию ahv,eq определяют по формуле
a_{hv,eq} = (\frac{1}{7} \overline{a_{hv,Id}^{2}} + \frac{6}{7} \overline{a_{hv,Fl}^{2}})^{1/2}. (E.1)
СВОДКА РЕЗУЛЬТАТОВ МЕЖЛАБОРАТОРНЫХ ЭКСПЕРИМЕНТОВ НА ЕДИНИЧНЫХ ЭКЗЕМПЛЯРАХ ЦЕПНЫХ ПИЛ, КУСТОРЕЗОВ И МОТОКОС, ПРОВЕДЕННЫХ В 2007 — 2008 ГГ.
В таблицах F.1 - F.3 в виде средних значений \overline{x} и стандартных отклонений \sigma_{R} показаны результаты межлабораторных сравнительных испытаний, проведенных семью лабораториями в 2007 — 2008 гг. с целью оценки воспроизводимости и повторяемости результатов измерений, установленных настоящим стандартом.
Результаты измерений вибрации цепных пил
Результаты измерений вибрации кусторезов
Результаты измерений вибрации мотокос
СВЕДЕНИЯ О СООТВЕТСТВИИ ССЫЛОЧНЫХ МЕЖДУНАРОДНЫХ СТАНДАРТОВ МЕЖГОСУДАРСТВЕННЫМ СТАНДАРТАМ
| Обозначение ссылочного международного стандарта | Степень соответствия | Обозначение и наименование соответствующего межгосударственного стандарта |
| ISO 5349-2:2001 | MOD | ГОСТ 31192.2-2005 (ИСО 5349-2:2001) «Вибрация. Измерение локальной вибрации и оценка ее воздействия на человека. Часть 2. Требования к проведению измерений на рабочих местах» |
| ISO 6531 | - | <*> |
| ISO 7112 | - | <*> |
| ISO 7293 | - | <*> |
| ISO 8041-1 | - | <*>, <1> |
| ISO 8893 | - | <*> |
| ISO 12100 | IDT | ГОСТ ISO 12100-2013 «Безопасность машин. Основные принципы конструирования. Оценки риска и снижения риска» |
| ISO 16063-1 | IDT | ГОСТ ISO 16063-1-2013 «Вибрация. Методы калибровки датчиков вибрации и удара. Часть 1. Основные положения» |
| ISO 20643 | MOD | ГОСТ 16519-2006 «Вибрация. Определение параметров вибрационной характеристики ручных машин и машин с ручным управлением. Общие требования» |
| <*> Соответствующий межгосударственный стандарт отсутствует. До его принятия рекомендуется использовать перевод на русский язык данного международного стандарта. Примечание — В настоящей таблице использованы следующие условные обозначения степени соответствия стандартов: - IDT — идентичные стандарты; - MOD — модифицированные стандарты. | ||
<1> В Российской Федерации действует ГОСТ Р 59701.1-2022 (ИСО 8041-1:2017) «Вибрация. Средства измерений общей и локальной вибрации. Часть 1. Виброметры общего назначения».