ГОСТ ISO 10791-9-2025. Межгосударственный стандарт. Центры обрабатывающие. Условия испытаний. Часть 9. Оценка операционного времени смены инструмента и смены приспособления-спутника (палеты)
Актуально на 02.11.2026.
Как цитировать: "ГОСТ ISO 10791-9-2025. Межгосударственный стандарт. Центры обрабатывающие. Условия испытаний. Часть 9. Оценка операционного времени смены инструмента и смены приспособления-спутника (палеты)". ГОСТ ISO 10791-9-2025. https://bukva.ai/docs/standart-gost-iso-10791-9-2025
(введен в действие Приказом Росстандарта от 04.12.2025 № 1638-ст)
Примечание
Текст данного документа приведен с учетом поправки, опубликованной в «ИУС», № 6, 2026. Документ введен в действие с 01.08.2026.
Введен в действие Приказом Федерального агентства по техническому регулированию и метрологии от 4 декабря 2025 г. № 1638-ст
ОЦЕНКА ОПЕРАЦИОННОГО ВРЕМЕНИ СМЕНЫ ИНСТРУМЕНТА И СМЕНЫ ПРИСПОСОБЛЕНИЯ-СПУТНИКА (ПАЛЕТЫ)
Machining centres. Test conditions. Part 9. Evaluation of the operating times of tool change and pallet change
(ISO 10791-9:2001, Test conditions for machining centres — Part 9: Evaluation of the operating times of tool change and pallet change, IDT)
Дата введения 1 августа 2026 года
Предисловие
Цели, основные принципы и общие правила проведения работ по межгосударственной стандартизации установлены ГОСТ 1.0 «Межгосударственная система стандартизации. Основные положения» и ГОСТ 1.2 «Межгосударственная система стандартизации. Стандарты межгосударственные, правила и рекомендации по межгосударственной стандартизации. Правила разработки, принятия, обновления и отмены»
Сведения о стандарте
1 ПОДГОТОВЛЕН Федеральным государственным бюджетным учреждением «Российский институт стандартизации» (ФГБУ «Институт стандартизации») на основе собственного перевода на русский язык англоязычной версии стандарта, указанного в пункте 5
2 ВНЕСЕН Федеральным агентством по техническому регулированию и метрологии
3 ПРИНЯТ Межгосударственным советом по стандартизации, метрологии и сертификации (протокол от 30 сентября 2025 г. № 189-П)
4 Приказом Федерального агентства по техническому регулированию и метрологии от 4 декабря 2025 г. № 1638-ст межгосударственный стандарт ГОСТ ISO 10791-9-2025 введен в действие в качестве национального стандарта Российской Федерации с 1 августа 2026 г.
5 Настоящий стандарт идентичен международному стандарту ISO 10791-9:2001 «Условия испытаний обрабатывающих центров. Часть 9. Оценка операционного времени смены инструмента и смены палеты» («Test conditions for machining centres — Part 9: Evaluation of the operating times of tool change and pallet change», IDT).
Международный стандарт разработан подкомитетом SC 2 «Условия испытаний металлорежущих станков» Технического комитета ISO/TC 39 «Станки».
Наименование настоящего стандарта изменено относительно наименования международного стандарта для приведения в соответствие с ГОСТ 1.5 (подраздел 3.6).
При применении настоящего стандарта рекомендуется использовать вместо ссылочных международных стандартов соответствующие им межгосударственные стандарты, сведения о которых приведены в дополнительном приложении ДА
Информация о введении в действие (прекращении действия) настоящего стандарта и изменений к нему на территории указанных выше государств публикуется в указателях национальных стандартов, издаваемых в этих государствах, а также в сети Интернет на сайтах соответствующих национальных органов по стандартизации.
В случае пересмотра, изменения или отмены настоящего стандарта соответствующая информация будет опубликована на официальном интернет-сайте Межгосударственного совета по стандартизации, метрологии и сертификации в каталоге «Межгосударственные стандарты»
Введение
Настоящий стандарт входит в серию стандартов ISO 10791 под общим наименованием «Центры обрабатывающие. Условия испытаний», включающую в себя части:
- часть 2. Контроль геометрической точности станков с вертикальным шпинделем и дополнительными шпиндельными головками (вертикальная ось Z);
- часть 4. Точность и повторяемость позиционирования линейных осей и осей вращения;
- часть 5. Точность и повторяемость позиционирования палетосменного стола-спутника, несущего обрабатываемую деталь;
- часть 6. Точность скоростей и интерполяций;
- часть 7. Точность обработки испытательных образцов;
- часть 8. Оценка характеристик контурной обработки в трех координатных плоскостях;
- часть 9. Оценка операционного времени смены инструмента и смены приспособления-спутника (палеты);
- часть 10. Оценка тепловых деформаций.
Обрабатывающий центр является станком с числовым программным управлением, способным выполнять различные операции механической обработки, включая фрезерование, расточку, сверление и нарезание резьбы, а также автоматическую смену инструмента из магазина или подобного накопителя в соответствии с установленной на станке программой.
Предметом серии стандартов ISO 10791 является наиболее полная информация о методах контроля обрабатывающих центров, которые могут быть применены во время проверки, приемки и технического обслуживания последних.
Нормы и правила проведения контроля обрабатывающих центров с горизонтальным или вертикальным шпинделем, или с дополнительными шпиндельными головками различных типов распространяются как на обрабатывающие центры, работающие автономно, так и на интегрированные в гибкие производственные системы. В стандартах серии ISO 10791 установлены также допуски, т.е. максимально допустимые значения для результатов контроля, соответствующие основному назначению и нормативной точности обрабатывающих центров.
Требования стандартов серии ISO 10791 допускается применять также в целом или частично к фрезерным и расточным станкам, если их компоновка, основные узлы и их перемещения совместимы с методами контроля, описанными в настоящем стандарте.
1 Область применения
Настоящий стандарт устанавливает определенные стандартные условия испытаний для оценки условной продолжительности операционного времени, затрачиваемого станком на выполнение различных функций резания металла. В настоящем стандарте рассмотрены два типа операционного времени, затрачиваемого на реализацию функций:
Целью методов, описанных в настоящем стандарте, является сравнение производительности различных обрабатывающих центров равных размеров и характеристик.
Полученные данные также могут быть использованы для единообразного и сопоставимого определения условного времени смены, применяемого в технической литературе. Кроме того, их можно проверить как на новом станке, так и в течение срока его службы.
2 Нормативные ссылки
В настоящем стандарте использованы нормативные ссылки на следующие стандарты [для датированных ссылок применяют только указанное издание ссылочного стандарта, для недатированных — последнее издание (включая все изменения)]:
ISO 10791-1:1998 <1>, Test conditions for machining centres — Part 1: Geometric tests for machines with horizontal spindle and with accessory heads (horizontal Z-axis) [Условия испытаний обрабатывающих центров. Часть 1. Проверка геометрической точности станков с горизонтальным шпинделем и вспомогательными головками (горизонтальная ось Z)]
<1> Заменен на ISO 10791-1:2015. Однако для однозначного соблюдения требования настоящего стандарта, выраженного в датированной ссылке, рекомендуется использовать только указанное в этой ссылке издание.
ISO 10791-2:2001 <2>, Test conditions for machining centres — Part 2: Geometric tests for machines with vertical spindle or universal heads with vertical primary rotary axis (vertical Z-axis) [Условия испытаний обрабатывающих центров. Часть 2. Контроль геометрической точности станков с вертикальным шпинделем и дополнительными шпиндельными головками (вертикальная ось Z)]
<2> Заменен на ISO 10791-2:2023. Однако для однозначного соблюдения требования настоящего стандарта, выраженного в датированной ссылке, рекомендуется использовать только указанное в этой ссылке издание.
ISO 10791-3:1998, Test conditions for machining centres — Part 3: Geometric tests for machines with integral indexable or continuous universal heads (vertical Z-axis) [Условия испытаний обрабатывающих центров. Часть 3. Проверка точности геометрических параметров станков с встроенными делительными или поточными универсальными головками (с вертикальной осью Z)]
3 Термины и определения
В настоящем стандарте применены следующие термины с соответствующими определениями:
3.1 время смены инструмента от реза до реза; CTC (cut-to-cut tool change time, CTC): Интервал времени между началом удаления сменного инструмента из исходной позиции PR в зоне обработки и окончанием подхода следующего инструмента к той же позиции.
Примечание - CTC более подходит для оценки операции автоматической смены инструмента, чем чистого времени смены инструмента, поскольку CTC учитывает все шаги, необходимые для смены инструмента в автоматическом процессе.
3.2 время смены палеты; PCT (pallet change time, PCT): Интервал времени между началом удаления заменяемой палеты из исходной позиции PR в зоне обработки и окончанием подхода следующей палеты к той же позиции.
4 Общие положения
4.1 Единицы измерений
В настоящем стандарте все линейные размеры выражены в миллиметрах, а время — в секундах.
4.2 Средства измерений
Указанные средства измерений являются лишь примерами. Допускается использовать другие средства измерений, измеряющие те же величины и имеющие, по крайней мере, такую же точность.
4.3 Проводимые испытания
Не все испытания станка, описанные в настоящем стандарте, необходимо или можно провести. Если испытания требуются для целей приемки, пользователь должен выбрать по согласованию с поставщиком/изготовителем те испытания, относящиеся к компонентам и/или свойствам станка, которым он уделяет больше внимания. Перечень этих испытаний должен быть приведен при заказе станка. Ссылка на настоящий стандарт при проведении приемо-сдаточных испытаний без указания на то, какие именно испытания должны быть выполнены, и без согласования соответствующих расходов не может считаться обязательной для какой-либо договаривающейся стороны.
4.4 Обеспечение безопасности
В целях обеспечения безопасности станок, где это практически возможно, должен быть полностью собран и огражден, а защитные устройства должны быть установлены на выбранном месте и должны функционировать.
5 Оценка времени смены инструмента от реза до реза (CTC)
5.1 Процесс
Если применимо, CTC включает в себя:
a) время перемещения между исходной позицией PR и позицией смены инструмента PC;
b) поиск следующего инструмента (в большинстве случаев см. таблицу A.2);
d) открытие и закрытие защитных крышек между магазином инструментов и рабочей зоной;
e) возврат в исходную позицию из позиции смены инструмента.
Примечание — Предполагается, что время замедления и ускорения шпинделя находится в пределах пунктов a) и e), указанных выше.
5.2 Исходная позиция и позиция смены инструмента
5.2.1 Определение объема обработки
Объем обработки определяется максимальными рабочими перемещениями трех основных координатных осей. Расширения диапазонов перемещения этих координатных осей, используемые только для вспомогательных функций (например, для смены инструментов или палет), следует рассматривать как находящиеся вне зоны обработки.
Подвижные элементы, выходящие за пределы трех главных координатных осей, такие как подвижные шпиндели, пиноли или бабки, должны быть втянутыми в позиции, не требующей их перемещения для смены инструмента.
5.2.2 Исходная позиция PR
Исходная позиция PR — это позиция в зоне обработки, как правило, определяемая значениями вдоль трех основных координатных осей, как указано в настоящем стандарте.
5.2.2.1 Обрабатывающие центры с горизонтальной осью Z
Для конфигураций станков, подобных тем, что показаны на рисунке 1 ISO 10791-1:1998, исходная позиция определена следующими значениями:
- XR в середине хода по оси X;
- YR на 1/4 хода по оси Y от нижней границы;
- ZR в положении, при котором торец шпинделя находится на краю стола, ближайшем к колонне.
Если стол прямоугольный, то его большая сторона должна быть параллельной оси X.
5.2.2.2 Обрабатывающие центры с вертикальной осью Z
Для конфигураций станков, подобных тем, что показаны на рисунке 1 ISO 10791-2:2001 и ISO 10791-3:1998, исходная позиция определена следующими значениями:
5.2.3 Позиция смены инструмента PC
Позиция смены инструмента Pc определена конфигурацией станка. Ее координаты — XC, YC и ZC.
5.3 Конфигурации магазина инструментов
5.3.1 Общие положения
Можно рассмотреть три конфигурации магазина инструментов, приведенные в 5.3.2 - 5.3.4, где № обозначает вместимость магазина, выраженную в количестве гнезд (мест).
5.3.2 Двунаправленные магазины инструментов барабанного или цепного типа
В данном типе магазина инструментов последний инструмент TN находится ближе всего к T1, а TN/2 — дальше всего от T1.
5.3.3 Однонаправленные магазины инструментов барабанного или цепного типа
В данном типе магазина инструментов последний инструмент TN находится ближе всего к T1 в одном направлении и дальше всего от него в противоположном направлении.
5.3.4 Лотковые и матричные магазины инструментов
В данном типе магазина инструментов последний инструмент TN находится дальше всего от T1, а T2 - ближе всего к T1.
5.4 Управление магазином инструментов
5.4.1 Общие положения
В настоящем стандарте рассмотрены два типа управления магазинами инструментов (см. 5.4.2 и 5.4.3).
5.4.2 Магазины инструментов с фиксированным доступом
В этих типах магазинов инструментов происходит прямой обмен инструментами между шпинделем станка и магазином, и управление инструментами носит жесткий характер, так как каждый инструмент должен быть возвращен в свое гнездо, прежде чем может быть взят следующий. Магазины могут быть подвижными (например, барабанные или цепные магазины) или фиксированными (например, лотковые магазины), где каждый инструмент закреплен за своим гнездом.
5.4.3 Магазины инструментов с произвольным доступом
В таких магазинах для смены инструмента между шпинделем станка и магазином использовано двухпозиционное устройство смены инструмента. Такая конструкция обеспечивает случайное позиционирование, при котором инструмент может быть помещен в любое из свободных гнезд после загрузки следующего инструмента в шпиндель станка. Магазины могут быть подвижными (например, барабанные или цепные) или неподвижными (например, обслуживаемые роботом).
5.5 Испытания
5.5.1 Измеряемые данные
Как в магазинах инструментов с фиксированным доступом, так и в магазинах инструментов с произвольным доступом время смены инструмента является переменным и зависит в основном от времени поиска. Поэтому в настоящем стандарте указаны методы, позволяющие измерять максимальные и минимальные значения времени смены инструмента.
5.5.2 Оборудование для испытания
Для проведения испытания требуется минимум два держателя инструмента и секундомер. Индикатор часового типа используют, чтобы зафиксировать достижение шпинделем исходной позиции.
5.5.3 Проведение испытания
5.5.3.1 Общие положения
Полное испытание состоит из десяти циклов смены инструмента, выполняемых программным управлением без прерывания программы испытания в промежутке времени между началом испытания и его завершением.
Программа испытания начинается, когда первый держатель инструмента находится в шпинделе, а другой(ие) готов(ы) и находится(ятся) в соответствующем(их) гнезде(ах) магазина в соответствии с измеряемым временем (как указано в 5.5.3.2.1, 5.5.3.2.2 или 5.5.3.3.1) или в позиции ожидания устройства смены инструмента (см. 5.5.3.3.2). Оси станка должны находиться в исходной позиции PR, указанной в 5.2.2.
Программа испытаний заканчивается, когда все запрограммированные циклы смены инструмента выполнены, последний держатель инструмента находится в шпинделе, а оси станка возвращены в исходную позицию PR.
Каждый цикл испытания должен начинаться с быстрой подачи из исходной позиции PR в позицию смены инструмента с использованием, при необходимости, любой из осей станка.
Затем следует операция смены инструмента, после чего выполняется быстрый переход в исходную позицию PR.
При этом шпиндель не должен вращаться, и время пребывания в исходной позиции PR должно быть равно нулю. При необходимости он должен быть ориентирован в позицию для смены инструмента.
После завершения программы испытания общее измеренное время делят на десять, чтобы получить требуемое время.
5.5.3.2 Магазины инструментов с фиксированным доступом
5.5.3.2.1 Максимальное время смены инструмента от реза до реза
Для определения данного значения при каждой смене инструментов из магазина забирается инструмент, наиболее удаленный от только что размещенного.
5.5.3.2.2 Минимальное время смены инструмента от реза до реза
Для определения данного значения при каждой смене инструментов из магазина забирается инструмент, который находится ближе всего к только что размещенному.
5.5.3.3 Магазины инструментов с произвольным доступом
5.5.3.3.1 Максимальное время смены инструмента от реза до реза
Для определения данного значения при каждой смене инструмента из магазина забирается инструмент, наиболее удаленный от только что размещенного.
Поскольку время поиска частично маскируется другими функциями во время цикла, первый цикл может иметь продолжительность, отличную от остальных. Поэтому в данном случае в ходе программы испытаний выполняется 11 циклов, а измеряемое время начинается с момента первого возврата шпинделя в исходную позицию PR. Затем первый цикл игнорируют и измеряют десять одинаковых циклов.
5.5.3.3.2 Минимальное время смены инструмента от реза до реза
Для определения данного значения в программе испытания моделируются условия, при которых все время поиска маскируется временем обработки и, следовательно, не отражается на времени смены инструмента.
Для этого следующий инструмент не следует брать из магазина, он должен быть готов в позиции ожидания устройства смены инструмента.
5.6 Универсальные головки
В некоторых случаях универсальные головки, которые могут быть ориентированы в разных направлениях, параллельно нескольким координатным осям, должны перемещаться назад в одну заданную позицию для смены инструмента. В основном это относится к магазинам инструментов с фиксированным доступом, где отсутствуют устройства для смены инструмента.
В других случаях устройство смены инструмента может обслуживать универсальную головку в нескольких направлениях (например, горизонтальном и вертикальном).
В обоих случаях максимальное время смены инструмента (см. 5.5.3.2.1 и 5.5.3.3.1) и минимальное время смены инструмента (см. 5.5.3.2.2 и 5.5.3.3.2) должны определяться при горизонтальной и вертикальной ориентации шпинделя.
5.7 Представление результатов
5.7.1 Общие положения
Информацию, приведенную в 5.7.2 - 5.7.5, необходимо включить в протокол испытаний.
5.7.2 Данные испытаний
Место, дата проведения измерений и лицо, ответственное за проведение испытаний.
5.7.3 Испытуемый станок
- изготовителя;
- тип;
- серийный номер;
- год выпуска;
- расстояние, пройденное по трем основным координатным осям (XC — XR, YC — YR, ZC — ZR), мм (см. 5.2.1);
- скорость подачи по каждой оси, м/мин;
- ориентацию головки (горизонтальная, вертикальная, универсальная).
5.7.4 Инструменты и магазин
Описание инструмента и магазина инструментов, включая:
- тип и размер хвостовика инструмента;
- длину и вес держателей инструментов, используемых во время испытания;
- конфигурацию и вместимость магазина инструментов (см. 5.3);
- управление магазином инструментов (см. 5.4).
5.7.5 Результаты испытаний
a) Максимальное время смены инструмента от реза до реза CTCmax, определенное в соответствии с 5.5.3.2.1 или 5.5.3.3.1.
b) Минимальное время смены инструмента от реза до реза CTCmin, определенное в соответствии с 5.5.3.2.2 или 5.5.3.3.2.
c) Если станок оснащен универсальной головкой:
- максимальное время смены инструмента от реза до реза для горизонтальной ориентации;
- минимальное время смены инструмента от реза до реза для горизонтальной ориентации;
- максимальное время смены инструмента от реза до реза для вертикальной ориентации;
- минимальное время смены инструмента от реза до реза для вертикальной ориентации.
6 Оценка времени смены палеты (PCT)
6.1 Процесс
PCT может включать следующие этапы:
a) перемещение приемника со старой палетой из исходной позиции PR в позицию смены палеты;
b) отсоединение палеты от приемника;
c) открытие защитного ограждения;
e) при необходимости, установка приемника во вторую позицию для приема следующей палеты;
g) зажим следующей палеты на приемнике;
h) закрытие защитного ограждения;
i) возврат приемника со следующей палетой из позиции смены в исходную позицию PR.
6.2 Исходная позиция PR
6.2.1 Общие положения
Исходная позиция PR — это позиция в зоне обработки, определяемая, как правило, значениями вдоль трех основных координатных осей, как указано в 5.2.2, за исключением тех удлинений их перемещений, которые используются только для вспомогательных функций (таких, как смена инструмента или смена палеты).
6.2.2 Обрабатывающие центры с горизонтальной осью Z
Для конфигураций станков, подобных тем, что изображены на рисунке 1 ISO 10791-1:1998, магазин может перемещаться вдоль различных линейных осей, как показано ниже:
- ни по одной из осей — типы 05, 08 и 11;
- только по оси X — типы 07 и 10;
- только по оси Y — тип 12;
- только по оси Z — тип 02;
- по осям X и Y — типы 06 и 09;
- по осям Z и X — типы 01 и 04;
- по всем трем осям — тип 03.
6.2.3 Обрабатывающие центры с вертикальной осью Z
Для конфигураций станков, подобных тем, что изображены на рисунке 1 ISO 10791-2:2001 и ISO 10791-3:1998, магазин может перемещаться вдоль различных линейных осей, как показано ниже:
- ни по одной из осей — типы 05, 08 и 11;
- только по оси X — типы 07 и 10;
- только по оси Y — тип 02;
- только по оси Z — тип 12;
- по осям X и Y — типы 01 и 04;
- по осям Z и X — типы 06 и 09;
- по всем трем осям — тип 03.
Следовательно, операции по перечислениям a), e) и i) в 6.1 могут быть выполнены путем более или менее сложных перемещений либо без перемещений.
6.3 Конфигурация накопителя палет
6.3.1 Общие положения
Можно рассмотреть следующие конфигурации накопителя палет, где № обозначает вместимость накопителя в количестве мест.
6.3.2 Двунаправленные накопители палет поворотного или цепного типа
В данном типе накопителя последняя палета PN находится ближе всего к P1, а PN/2 — дальше всего от P1.
6.3.3 Однонаправленные карусельные или цепные накопители
В данном типе накопителя последняя палета PN находится ближе всего к P1 в одном направлении и дальше всего от него в противоположном направлении.
6.3.4 Двухместные накопители палет
В этом типе накопителя, обычно размещаемого непосредственно на станке, либо карусельный накопитель перемещает две палеты, одна из которых находится в позиции обработки, а другая — в позиции загрузки/выгрузки, либо два места расположены в позиции загрузки/выгрузки, и станок помещает палеты в накопитель и забирает палеты из него.
6.3.5 Прямые и многоярусные накопители палет
Такие типы накопителей обычно обслуживают несколько обрабатывающих центров, используя качающиеся или рельсовые двухосевые устройства транспортирования, подающие палеты к отдельным устройствам смены палет. Они могут быть размещены с обеих сторон устройств транспортирования.
В этом типе накопителя последняя палета PN находится дальше всего от P1, а P2 - ближе всего к P1.
6.4 Управление накопителем палет
6.4.1 Общие положения
В настоящем стандарте рассмотрены два типа управления накопителем палет, приведенные в 6.4.2 и 6.4.3.
6.4.2 Накопители палет с фиксированным доступом
В этом типе накопителя происходит прямой обмен палетами между приемником станка и накопителем, и управление палетами носит жесткий характер, так как каждая палета должна быть возвращена на свое место, прежде чем может быть взята следующая. Накопители палет могут быть подвижными (например, карусельные или цепные) или фиксированными (например, двухместные накопители палет), где каждая палета закреплена за своим местом.
6.4.3 Накопители палет с произвольным доступом
В накопителях данного типа для обмена палетами между приемником станка и накопителем использовано двухпозиционное устройство смены палет. Такая конструкция обеспечивает произвольное позиционирование, при котором палета может быть помещена на любое свободное место после загрузки следующей палеты в приемник станка.
Это могут быть подвижные накопители палет (например, карусельные или цепные) или неподвижные (например, прямые или многоярусные накопители, обслуживаемые транспортером).
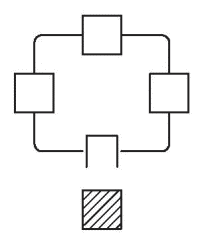 | 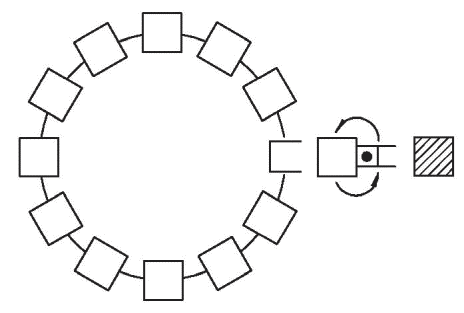 | ||
| Карусельный накопитель (см. 6.3.2 и 6.3.3) | Карусельный накопитель (см. 6.3.2 и 6.3.3) | ||
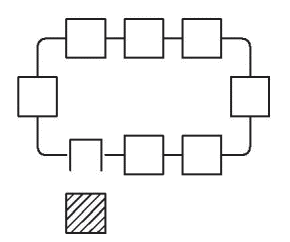 | 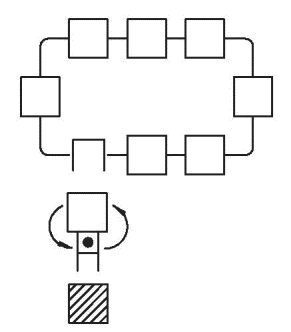 | ||
| Цепной накопитель (см. 6.3.2 и 6.3.3) | Цепной накопитель (см. 6.3.2 и 6.3.3) | ||
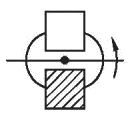 | 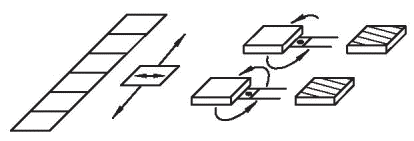 | ||
| Двухместный карусельный накопитель (см. 6.3.4) | Прямой накопитель палет (см. 6.3.5) | ||
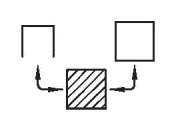 | 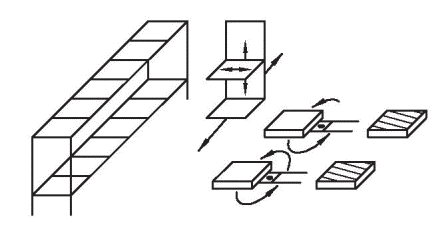 | ||
| Двухместный неподвижный накопитель (см. 6.3.4) | Многоярусный накопитель палет (см. 6.3.5) | ||
 | - соответствует палете на приемнике в рабочей зоне; |  | - соответствует палете на приемнике в рабочей зоне; |
 | - соответствует пустому месту в накопителе палет |  | - соответствует пустому месту в накопителе палет |
| Рисунок 1 — Конфигурации накопителей палет с фиксированным доступом | Рисунок 2 — Конфигурации накопителей палет с произвольным доступом | ||
6.5 Испытания
6.5.1 Измеряемые данные
Время смены палеты в многоместных накопителях с фиксированным доступом изменяется в зависимости от времени поиска. Поэтому в настоящем стандарте указаны методы, позволяющие измерять максимальные и минимальные значения времени смены палеты.
Время смены палеты для двухместных накопителей с фиксированным доступом в принципе одинаково в двух направлениях, поэтому измеряют только одно значение.
Считают, что время поиска следующей палеты для накопителей с произвольным доступом всегда меньше времени обработки текущей палеты. Вследствие чего им можно пренебречь, поэтому измеряют только одно значение.
6.5.2 Оборудование для испытания
Для проведения испытания требуется минимум две палеты, а также индикатор часового типа и секундомер. Индикатор часового типа можно использовать для отображения перемещения палеты от и до исходного положения PR.
6.5.3 Проведение испытания
6.5.3.1 Общие положения
Полное испытание состоит из десяти циклов смены палет, выполняемых программным управлением без прерывания программы испытания в промежутке времени между началом испытания и его завершением.
Программа испытания начинается, когда первая палета находится на приемнике, а другая(ие) готова(ы) и находится(ятся) в соответствующем(их) месте(ах) накопителя согласно измеряемому времени (как указано в 6.5.3.2.1, 6.5.3.2.2 или 6.5.3.3) или в позиции ожидания устройства смены палет (см. 6.5.3.4). Оси станка должны находиться в исходной позиции PR, указанной в 6.2.
Программа испытаний заканчивается, когда все запрограммированные циклы смены палет выполнены, а последняя палета находится на приемнике, и оси станка возвращены в исходную позицию PR.
Каждый цикл испытания должен начинаться с быстрого перехода из исходной позиции PR в позицию смены палеты.
Затем выполняется операция смены палеты, после чего происходит быстрый переход в исходную позицию PR.
Для целей данного пункта шпиндель не должен вращаться, и время пребывания в исходной позиции PR должно быть равно нулю.
После завершения программы испытания общее измеренное время делят на десять, чтобы получить требуемое время.
6.5.3.2 Многоместные накопители палет с фиксированным доступом
6.5.3.2.1 Максимальное время смены палеты
Чтобы определить данное значение, при каждой смене палеты из накопителя забирается палета, наиболее удаленная от только что размещенной.
6.5.3.2.2 Минимальное время смены палеты
Чтобы определить это значение, при каждой смене палеты из накопителя забирается палета, которая находится ближе всего к только что размещенной.
6.5.3.3 Двухместный накопитель палет с фиксированным доступом
Чтобы определить одно значение, программу испытаний можно запускать независимо от того, какая палета находится на приемнике. Необходимо следить за тем, чтобы случайные расхождения между двумя симметричными сменами палет были достаточно низкими.
6.5.3.4 Накопитель палет с произвольным доступом
Чтобы определить это значение, в программе испытаний моделируют условия, при которых все время поиска полностью перекрывается временем обработки и, следовательно, не отражается на времени смены палеты.
Для этого следующую палету не нужно забирать из накопителя; она должна быть готова и находиться в позиции ожидания устройства смены палет.
6.6 Представление результатов
6.6.1 Общие положения
Информацию, приведенную в 6.6.2 - 6.6.5, необходимо включить в протокол испытаний.
6.6.2 Данные испытания
Место, дата проведения измерений и лицо, ответственное за проведение испытания.
6.6.3 Испытуемый станок
- изготовителя;
- тип;
- серийный номер;
- год выпуска;
- расстояние, пройденное по трем основным координатным осям и указанное в миллиметрах, мм (см. 5.2.1);
- скорость подачи по каждой оси, выраженная в метрах в минуту, м/мин.
6.6.4 Палеты и накопитель
- номинальный размер палеты;
- конфигурация и вместимость накопителя палет (см. 6.3);
- управление накопителем палет (см. 6.4).
6.6.5 Результаты испытаний
6.6.5.1 Многоместный накопитель палет с фиксированным доступом
- максимальное время смены палеты PCTmax, определенное в соответствии с 6.5.3.2.1;
- минимальное время смены палеты PCTmin, определенное в соответствии с 6.5.3.2.2.
6.6.5.2 Двухместные накопители палет с фиксированным или произвольным доступом
Время смены палеты PCT, определенное согласно 6.5.3.3 или 6.5.3.4 соответственно.
ПРИНЦИПЫ, НА КОТОРЫХ ОСНОВАНЫ ЦИКЛЫ ИСПЫТАНИЙ
A.1 Магазины инструментов с фиксированным доступом
Как указано в 5.4.2, каждый инструмент должен быть заменен на своей позиции, прежде чем можно будет взять следующий.
В магазинах этого типа инструменты обычно напрямую меняются между шпинделем станка и магазином, и наоборот. Поэтому время поиска в целом будет составлять часть общего времени смены инструмента.
Время смены инструмента может иметь два крайних значения, максимальное и минимальное, в зависимости от времени поиска самого дальнего или самого ближнего инструмента соответственно.
A.2 Магазины инструментов с произвольным доступом
Как указано в 5.4.3, инструмент можно хранить в любом свободном гнезде после загрузки следующего в шпиндель станка.
Для этого требуется устройство смены инструмента как минимум с двумя гнездами, хотя на очень быстрых обрабатывающих центрах в устройствах смены инструментов используется до трех гнезд. Для циклов испытаний, описанных в настоящем стандарте, рассмотрены устройства смены инструментов только с двумя гнездами.
В этом случае все время или часть времени поиска может перекрываться временем обработки текущим инструментом. Кроме того, время смены инструмента может изменяться между двумя крайними значениями: максимальное значение находят путем соединения гипотетического нулевого времени обработки с поиском самого дальнего инструмента, а минимальное значение находят, когда время обработки превышает время поиска, независимо от того, какой инструмент является объектом поиска.
A.3 Накопители палет с фиксированным доступом
Как указано в 6.4.2, каждая палета должна быть возвращена на свое место, прежде чем можно будет взять следующую.
A.3.2 Многоместные накопители палет
В накопителях такого типа палеты, как правило, напрямую меняются между приемником станка и накопителем, и наоборот. Поэтому время поиска является неотъемлемой частью общего времени смены палеты.
Время смены палеты может иметь два крайних значения, минимальное и максимальное, в зависимости от времени поиска самой дальней или самой ближней палеты соответственно.
A.3.3 Двухместные накопители палет
Операция смены палеты происходит так же, как и в случае с многоместными накопителями палет, с той лишь разницей, что время смены палеты не имеет двух крайних значений, не считая случайных колебаний между двумя симметричными сменами.
Время смены палеты имеет только одно значение, которое обычно принимается за среднее значение двух симметричных смен.
A.4 Накопители палет с произвольным доступом
Как указано в 6.4.3, палету можно хранить в любом свободном месте после того, как следующая палета будет загружена на приемник станка.
Для этого необходимо двухместное устройство смены палет.
В этом случае все время поиска перекрывается временем обработки палеты, обрабатываемой в данный момент. Кроме того, время смены палеты может иметь два крайних значения, но для целей настоящего стандарта время обработки гипотетической заготовки на текущей палете всегда считают большим, чем время поиска следующей палеты, каким бы оно ни было.
В результате остается только время смены палеты.
В таблице A.1 приведены значения, которые необходимо определить в каждом из пяти случаев, описанных выше.
Время смены инструмента и время смены палеты при различных типах магазинов (накопителей)
В таблице A.2 показаны основные различия в условиях испытаний для различных испытаний, учитываемых в настоящем стандарте.
Влияния на время смены инструмента и время смены палеты
СВЕДЕНИЯ О СООТВЕТСТВИИ ССЫЛОЧНЫХ МЕЖДУНАРОДНЫХ СТАНДАРТОВ МЕЖГОСУДАРСТВЕННЫМ СТАНДАРТАМ
| Обозначение ссылочного международного стандарта | Степень соответствия | Обозначение и наименование соответствующего межгосударственного стандарта |
| ISO 10791-1:1998 | - | <*> <1> |
| ISO 10791-2:2001 | IDT | ГОСТ ISO 10791-2-2013 «Центры обрабатывающие. Часть 2. Контроль геометрической точности станков с вертикальным шпинделем и дополнительными шпиндельными головками (вертикальная ось Z)» |
| ISO 10791-3:1998 | - | <*> |
| <*> Соответствующий межгосударственный стандарт отсутствует. До его принятия рекомендуется использовать перевод на русский язык данного международного стандарта. Примечание — В настоящей таблице использовано следующее условное обозначение степени соответствия стандартов: - IDT — идентичный стандарт. | ||
<1> Действует ГОСТ Р ИСО 10791-1-2009 «Центры обрабатывающие. Часть 1. Контроль геометрической точности обрабатывающих центров с горизонтальным шпинделем и дополнительными шпиндельными головками (горизонтальная ось Z)», идентичный ISO 10791-1:1998.
| УДК 621.92:006.354 | МКС 25.040.10 | IDT |
| Ключевые слова: обрабатывающие центры, условия испытаний, время смены инструмента, время смены палеты | ||