---
title: "\"ГОСТ 35394.5-2026 (ISO 3691-5:2014). Межгосударственный стандарт. Промышленный транспорт. Требования безопасности и верификация. Часть 5. Транспорт, приводимый в движение оператором-пешеходом\""
number: "ГОСТ 35394.5-2026"
issuer: "Федеральное агентство по техническому регулированию и метрологии"
status: действует
canonical: "https://bukva.ai/docs/standart-gost-35394-5-2026"
---

## "ГОСТ 35394.5-2026 (ISO 3691-5:2014). Межгосударственный стандарт. Промышленный транспорт. Требования безопасности и верификация. Часть 5. Транспорт, приводимый в движение оператором-пешеходом"

# "ГОСТ 35394.5-2026 (ISO 3691-5:2014). Межгосударственный стандарт. Промышленный транспорт. Требования безопасности и верификация. Часть 5. Транспорт, приводимый в движение оператором-пешеходом"

(введен в действие Приказом Росстандарта от 03.08.2026 N 889-ст)

> [!IMPORTANT]
> Документ [вводится](#p100011) в действие с 01.01.2027.


<a id="p100001"></a>Введен в действие
Приказом Федерального
агентства по техническому
регулированию и метрологии
от 3 августа 2026 г. N 889-ст

<a id="p100002"></a>**МЕЖГОСУДАРСТВЕННЫЙ СТАНДАРТ**

<a id="p100003"></a>**ПРОМЫШЛЕННЫЙ ТРАНСПОРТ**

<a id="p100004"></a>**ТРЕБОВАНИЯ БЕЗОПАСНОСТИ И ВЕРИФИКАЦИЯ**

<a id="p100005"></a>**ЧАСТЬ 5**

<a id="p100006"></a>**ТРАНСПОРТ, ПРИВОДИМЫЙ В ДВИЖЕНИЕ ОПЕРАТОРОМ-ПЕШЕХОДОМ**

<a id="p100007"></a>Industrial trucks. Safety requirements and verification.
Part 5. Pedestrian-propelled trucks

<a id="p100008"></a>**(ISO 3691-5:2014, MOD)**

<a id="p100009"></a>**ГОСТ 35394.5-2026**
**(ISO 3691-5:2014)**

<a id="p100010"></a>МКС 53.060

<a id="p100011"></a>Дата введения
1 января 2027 года


### <a id="p100012"></a>Предисловие


<a id="p100013"></a>Цели, основные принципы и общие правила проведения работ по межгосударственной стандартизации установлены ГОСТ 1.0 "Межгосударственная система стандартизации. Основные положения" и ГОСТ 1.2 "Межгосударственная система стандартизации. Стандарты межгосударственные, правила и рекомендации по межгосударственной стандартизации. Правила разработки, принятия, обновления и отмены"


### <a id="p100014"></a>Сведения о стандарте


<a id="p100015"></a>1 ПОДГОТОВЛЕН Российской ассоциацией производителей специализированной техники и оборудования (Ассоциацией "Росспецмаш") на основе собственного перевода на русский язык англоязычной версии стандарта, указанного в [пункте 5](#p100041)
<a id="p100016"></a>2 ВНЕСЕН Межгосударственным техническим комитетом по стандартизации МТК 267 "Строительно-дорожные машины и оборудование"
<a id="p100017"></a>3 ПРИНЯТ Межгосударственным советом по стандартизации, метрологии и сертификации (протокол от 31 июля 2026 г. N 199-П)
<a id="p100018"></a>За принятие проголосовали:


| <a id="p100019"></a>Краткое наименование страны по МК (ИСО 3166) 004-97 | <a id="p100020"></a>Код страны по МК (ИСО 3166) 004-97 | <a id="p100021"></a>Сокращенное наименование национального органа по стандартизации |
| --- | --- | --- |
| <a id="p100022"></a>Армения | <a id="p100023"></a>AM | <a id="p100024"></a>ЗАО "Национальный орган по стандартизации и метрологии" Республики Армения |
| <a id="p100025"></a>Беларусь | <a id="p100026"></a>BY | <a id="p100027"></a>Госстандарт Республики Беларусь |
| <a id="p100028"></a>Киргизия | <a id="p100029"></a>KG | <a id="p100030"></a>Кыргызстандарт |
| <a id="p100031"></a>Россия | <a id="p100032"></a>RU | <a id="p100033"></a>Росстандарт |
| <a id="p100034"></a>Таджикистан | <a id="p100035"></a>TJ | <a id="p100036"></a>Таджикстандарт |
| <a id="p100037"></a>Узбекистан | <a id="p100038"></a>UZ | <a id="p100039"></a>Узбекское агентство по техническому регулированию |


<a id="p100040"></a>4 Приказом Федерального агентства по техническому регулированию и метрологии от 3 августа 2026 г. N 889-ст межгосударственный стандарт ГОСТ 35394.5-2026 (ISO 3691.5:2014) введен в действие в качестве национального стандарта Российской Федерации с 1 января 2027 г.
<a id="p100041"></a>5 Настоящий стандарт является модифицированным по отношению к международному стандарту ISO 3691-5:2014 "Промышленный транспорт. Требования безопасности и верификация. Часть 5. Транспорт, приводимый в движение оператором-пешеходом" ("Industrial trucks - Safety requirements and verification - Part 5: Pedestrian-propelled trucks", MOD) путем внесения технических отклонений, объяснение которых приведено во [введении](#p100046) к настоящему стандарту.
<a id="p100042"></a>Сведения о соответствии ссылочных межгосударственных стандартов международным стандартам, использованным в качестве ссылочных в примененном международном стандарте, приведены в дополнительном [приложении ДА](#p100743)
<a id="p100043"></a>**6 ВВЕДЕН ВПЕРВЫЕ**

<a id="p100044"></a>Информация о введении в действие (прекращении действия) настоящего стандарта и изменений к нему на территории указанных выше государств публикуется в указателях национальных стандартов, издаваемых в этих государствах, а также в сети Интернет на сайтах соответствующих национальных органов по стандартизации.
<a id="p100045"></a>В случае пересмотра, изменения или отмены настоящего стандарта соответствующая информация будет опубликована на официальном интернет-сайте Межгосударственного совета по стандартизации, метрологии и сертификации в каталоге "Межгосударственные стандарты"


### <a id="p100046"></a>Введение


<a id="p100047"></a>В настоящий стандарт внесены следующие технические отклонения по отношению к ISO 3691-5:2014:
- <a id="p100048"></a>исключены примечания и сноски, которые нецелесообразно применять в межгосударственной стандартизации;
- <a id="p100049"></a>вместо ссылок на международные стандарты, которые уже приняты в качестве идентичных или модифицированных межгосударственных стандартов, использованы ссылки на гармонизированные с ними межгосударственные стандарты;
- <a id="p100050"></a>вместо ссылок на международные стандарты, не гармонизированные с межгосударственными стандартами, добавлены ссылки на межгосударственные стандарты, которые распространяются на тот же объект и аспект стандартизации;
- <a id="p100051"></a>исключены ссылки на международные стандарты, не гармонизированные с межгосударственными стандартами;
<a id="p100052"></a>Указанные изменения выделены в тексте стандарта курсивом.


### <a id="p100053"></a>1 Область применения


<a id="p100054"></a>Настоящий стандарт устанавливает требования безопасности и способы их верификации для следующих типов промышленного транспорта, приводимого в движение оператором-пешеходом (далее - транспорт), оборудованных грузоподъемными устройствами для обычных промышленных задач, например вилочными захватами и платформами, или встроенными приспособлениями для специального применения:
- <a id="p100055"></a>штабелеры, приводимые в движение оператором-пешеходом,
- <a id="p100056"></a>промышленный транспорт грузоподъемностью не более 1000 кг с ручным или электрическим подъемом с питанием от аккумуляторной батареи,
- <a id="p100057"></a>транспортировщики поддонов с малой высотой подъема до 300 мм и номинальной грузоподъемностью до 2300 кг,
- <a id="p100058"></a>ножничные погрузчики с высотой подъема до 1000 мм или номинальной грузоподъемностью до 1000 кг с ручными или электрическими системами подъема с питанием от аккумуляторной батареи.
<a id="p100059"></a>Настоящий стандарт применим к транспорту, оборудованному либо ручными, либо электрическими системами подъема с питанием от аккумуляторной батареи, работающему на гладких, ровных, твердых поверхностях.
<a id="p100060"></a>*Примечание* - Бортовые зарядные устройства для аккумуляторных батарей считаются частью транспорта. Навесное оборудование, установленное на транспорте или на вилочных захватах, которое может быть снято пользователем, не считается частью транспорта.

<a id="p100061"></a>В настоящем стандарте рассматриваются существенные опасности, опасные ситуации и события, которые применимы к конкретному виду машин при их применении по назначению или ошибкам при применении, которые изготовитель может предусмотреть (см. [приложение C](#p100565)).
<a id="p100062"></a>Настоящий стандарт не устанавливает дополнительных требований:
<a id="p100063"></a>a) к климатическим условиям;
<a id="p100064"></a>b) работе в тяжелых условиях эксплуатации (например, в экстремальных климатических условиях, при применении в морозильных камерах, в сильных магнитных полях);
<a id="p100065"></a>c) электромагнитной совместимости (излучение/помехоустойчивость);
<a id="p100066"></a>d) перемещению грузов, свойства которых могут привести к опасным ситуациям (например, расплавленный металл, кислоты/щелочи, излучающие материалы, особенно хрупкие грузы);
<a id="p100067"></a>e) перемещению подвешенных грузов, которые могут свободно качаться;
<a id="p100068"></a>f) использованию на дорогах общего пользования;
<a id="p100069"></a>g) прямому контакту с пищевыми продуктами;
<a id="p100070"></a>h) эксплуатации на уклонах или на поверхностях, отличных от гладких, ровных, твердых поверхностей;
<a id="p100071"></a>i) подъемным системам с использованием ремней;
<a id="p100072"></a>j) подъему людей;
<a id="p100073"></a>k) транспорту с опрокидывающим моментом более 40 000 Н·м;
<a id="p100074"></a>l) ножничным подъемникам, подъем которых осуществляется с помощью внешних средств (электрических, пневматических);
<a id="p100075"></a>m) роликовым контейнерам;
<a id="p100076"></a>n) транспорту, предназначенному для буксировки моторизированным транспортом;
<a id="p100077"></a>o) транспорту, предназначенному для специального применения (например, в больницах или ресторанах);
<a id="p100078"></a>p) транспорту с лебедочным приводом;
<a id="p100079"></a>q) мобильным подъемным столам.
<a id="p100080"></a>Опасности, связанные с шумом, вибрацией и обзорностью, не являются существенными и не рассматриваются в настоящем стандарте.


### <a id="p100081"></a>2 Нормативные ссылки


<a id="p100082"></a>В настоящем стандарте использована нормативная ссылка на следующий стандарт:
<a id="p100083"></a>ГОСТ ISO 12100 Безопасность машин. Основные принципы конструирования. Оценки риска и снижения риска
<a id="p100084"></a>*Примечание* - При пользовании настоящим стандартом целесообразно проверить действие ссылочных стандартов и классификаторов на официальном интернет-сайте Межгосударственного совета по стандартизации, метрологии и сертификации (www.easc.by) или по указателям национальных стандартов, издаваемым в государствах, указанных в предисловии, или на официальных сайтах соответствующих национальных органов по стандартизации. Если на документ дана недатированная ссылка, то следует использовать документ, действующий на текущий момент, с учетом всех внесенных в него изменений. Если заменен ссылочный документ, на который дана датированная ссылка, то следует использовать указанную версию этого документа. Если после принятия настоящего стандарта в ссылочный документ, на который дана датированная ссылка, внесено изменение, затрагивающее положение, на которое дана ссылка, то это положение применяется без учета данного изменения. Если ссылочный документ отменен без замены, то положение, в котором дана ссылка на него, применяется в части, не затрагивающей эту ссылку.


### <a id="p100085"></a>3 Термины и определения


<a id="p100086"></a>В настоящем стандарте применены следующие термины с соответствующими определениями.
<a id="p100087"></a>3.1 штабелер (stacker truck): Транспорт с ненаклоняющейся мачтой, с несущими опорами, оборудованный вилочными захватами, платформой или другим грузозахватным устройством, приводимый в движение оператором-пешеходом.
<a id="p100088"></a>*Примечание* - Груз может быть поднят либо вручную, либо с помощью электрической системы с питанием от аккумуляторной батареи.

<a id="p100089"></a>3.1.1 портальный штабелер (straddle stacker): Штабелер с выносными опорами, оснащенный грузовыми вилами, расположенными между выносными опорами.
<a id="p100090"></a>3.1.2 штабелер поддонов (pallet stacker): Штабелер, у которого грузовые вилы выступают за выносные опоры.
<a id="p100091"></a>3.2 транспортировщик поддонов (pallet truck): Тележка с колесами, поддерживающими подъемные грузовые вилы для перемещения поддонов, предназначенная для ручного перемещения и управления по гладкой, ровной, твердой поверхности оператором-пешеходом с использованием шарнирной рукояти управления и предназначенная для подъема груза путем качания рукояти управления на высоту, достаточную для транспортировки.
<a id="p100092"></a>3.3 транспортировщик поддонов ножничного типа, приводимый в движение оператором-пешеходом (pedestrian-propelled industrial scissor-lift pallet truck): Транспорт без мачты, с тремя или более колесами и с двумя грузовыми вилами или платформой, с ножничным подъемным механизмом, колесной базой, которая изменяется в зависимости от высоты подъема, и боковыми стабилизаторами, работающий на гладкой, ровной, твердой поверхности и предназначенный для ручного перемещения и управления одним оператором-пешеходом с использованием шарнирной рукояти управления.
<a id="p100093"></a>3.4 фактическая грузоподъемность (actual capacity): Максимальная нагрузка, в килограммах, установленная изготовителем на основе прочности компонентов и устойчивости транспорта, которую транспорт может перевозить, поднимать и укладывать на установленную высоту, на установленном расстоянии до центра тяжести груза и вылете стрелы, если применимо, при нормальной эксплуатации.
<a id="p100094"></a>*Примечание* - Фактическая грузоподъемность зависит от конфигурации транспорта, включая такие переменные, как тип и высота подъема установленной мачты, фактический центр тяжести груза и любые навесные приспособления, которые могут быть установлены. Фактическая грузоподъемность определяет грузоподъемность конкретного транспорта с установленными приспособлениями. Также могут быть установлены дополнительные значения фактической грузоподъемности со съемными навесными устройствами, если это разрешено соответствующими испытаниями на устойчивость или расчетами, подтвержденными эмпирическими данными.

<a id="p100095"></a>3.5 номинальная грузоподъемность навесного оборудования (rated capacity of removable attachments): Максимальная нагрузка в килограммах и расстояние до центра тяжести груза, если применимо, установленные изготовителем навесного оборудования, которые навесное оборудование способно выдерживать в нормальных рабочих условиях, указанных изготовителем.
<a id="p100096"></a>Примечание - См. [приложение B](#p100509).

<a id="p100097"></a>3.6 номинальная грузоподъемность (rated capacity): Максимальная нагрузка, выраженная в килограммах, установленная изготовителем на основе прочности компонентов и устойчивости транспорта, которую транспорт может перевозить, поднимать и укладывать на стандартной высоте подъема при обычном положении центра тяжести груза.
<a id="p100098"></a>Примечания
<a id="p100099"></a>1 Если высота подъема мачты меньше стандартной высоты подъема H, номинальная грузоподъемность все равно оценивается при стандартной высоте подъема. См. [приложение B](#p100509).
<a id="p100100"></a>2 Номинальная грузоподъемность используется для сравнения грузоподъемности транспорта разных изготовителей и для предоставления контрольных точек, используемых в технической документации и статистике. Эксплуатационные ограничения транспорта определяются его фактической грузоподъемностью.

<a id="p100101"></a>3.7 нормальное рабочее положение (normal operating position): Положение, в котором оператор может управлять всеми функциями вождения и работы с грузом, как установлено изготовителем.
<a id="p100102"></a>3.8 нормальная эксплуатация (normal operation): Предполагаемое использование, для которого предназначен транспорт, в соответствии со спецификацией изготовителя, определенное в руководстве по эксплуатации.
<a id="p100103"></a>3.9
<a id="p100104"></a>верификация (verification): Подтверждение посредством представления объективных свидетельств того, что установленные требования были выполнены.
<a id="p100105"></a>[ГОСТ ИСО 9000-2011, [пункт 3.8.4](https://bukva.ai/docs/gost-iso-9000-2011#p100389)]

| <a id="p100106"></a>4 Требования безопасности и/или меры защиты |
| --- |


#### <a id="p100107"></a>4.1 Общие положения


<a id="p100108"></a>Транспорт должен соответствовать требованиям безопасности и/или защитным мерам настоящего раздела. Кроме того, транспорт должен быть спроектирован в соответствии с принципами ГОСТ ISO 12100 для соответствующих, но не существенных опасностей, которые не рассматриваются в настоящем стандарте.


#### <a id="p100109"></a>4.2 Приведение в движение и управление


##### <a id="p100110"></a>4.2.1 Ручки, предназначенные, чтобы толкать либо тянуть транспорт

<a id="p100111"></a>Чтобы толкать либо тянуть транспорт, должны быть предусмотрены ручки (вертикальные или горизонтальные) и/или рукоять управления (чтобы оператор мог толкать либо тянуть транспорт и управлять им и, если применимо, поднимать груз). Усилие должно находиться в пределах, указанных в [приложении A](#p100386).

##### <a id="p100112"></a>4.2.2 Рукоять управления

<a id="p100113"></a>Рукоять управления должна быть снабжена ручкой замкнутого типа или спроектирована иным образом для обеспечения боковой защиты рук оператора.
<a id="p100114"></a>Ручки должны иметь поперечное сечение, заключенное в пространстве между двумя концентрическими окружностями внутренним диаметром 25 мм и внешним диаметром 35 мм, и обеспечивать длину для удержания не менее 120 мм для каждой руки.
<a id="p100115"></a>Высота рукояти управления (размер a) должна соответствовать размерам, показанным на [рисунках 1](#p100120) - [7](#p100138).
<a id="p100116"></a>При вытягивании горизонтальное расстояние между концом рукояти управления и передней частью колеса (размер b на [рисунках 3](#p100126), [5](#p100132) и [7](#p100138)) должно быть более 500 мм, а ось ручек должна располагаться на высоте от 700 до 1000 мм.
<a id="p100117"></a>Рукоять должна автоматически возвращаться в верхнее положение при отпускании.

<a id="p100118"></a> ![4.2 Приведение в движение и управление](https://i.bukva.ai/fnSqDRw3/img_0.png) 

<a id="p100119"></a>a - от 1100 до 1300 мм

<a id="p100120"></a>Рисунок 1 - Высота расположения ручек рукояти управления


<a id="p100121"></a> ![4.2 Приведение в движение и управление](https://i.bukva.ai/fnSqDRw3/img_1.png) 

<a id="p100122"></a>a - от 1100 до 1300 мм

<a id="p100123"></a>Рисунок 2 - Рукоять управления
(предназначенная, чтобы толкать транспорт)


<a id="p100124"></a> ![4.2 Приведение в движение и управление](https://i.bukva.ai/fnSqDRw3/img_2.png) 

<a id="p100125"></a>a - от 700 до 1000 мм; b - не менее 500 мм

<a id="p100126"></a>Рисунок 3 - Рукоять управления
(предназначенная, чтобы тянуть транспорт)


<a id="p100127"></a> ![4.2 Приведение в движение и управление](https://i.bukva.ai/fnSqDRw3/img_3.png) 

<a id="p100128"></a>a - от 1100 до 1300 мм

<a id="p100129"></a>Рисунок 4 - Рукоять управления
(предназначенная, чтобы толкать транспорт)


<a id="p100130"></a> ![4.2 Приведение в движение и управление](https://i.bukva.ai/fnSqDRw3/img_4.png) 

<a id="p100131"></a>a - от 700 до 1000 мм; b - не менее 500 мм

<a id="p100132"></a>Рисунок 5 - Рукоять управления
(предназначенная, чтобы тянуть транспорт)


<a id="p100133"></a> ![4.2 Приведение в движение и управление](https://i.bukva.ai/fnSqDRw3/img_5.png) 

<a id="p100134"></a>a - от 1100 до 1300 мм

<a id="p100135"></a>Рисунок 6 - Высота расположения ручек рукояти управления


<a id="p100136"></a> ![4.2 Приведение в движение и управление](https://i.bukva.ai/fnSqDRw3/img_6.png) 

<a id="p100137"></a>a - от 700 до 1000 мм; b - не менее 500 мм

<a id="p100138"></a>Рисунок 7 - Рукоять управления в положении,
предназначенном, чтобы тянуть транспорт


##### <a id="p100139"></a>4.2.3 Ручки, предназначенные, чтобы толкать либо тянуть транспорт

<a id="p100140"></a>Высота от опорной поверхности до середины ручек должна составлять от 1100 до 1300 мм, см. [рисунки 8](#p100146) - [11](#p100155).
<a id="p100141"></a>Вертикальные ручки должны иметь вертикальную длину не менее 300 мм, см. [рисунок 9](#p100149).
<a id="p100142"></a>Между внешней стороной ручек и боковыми контурами транспорта на виде сверху должно быть предусмотрено минимальное расстояние 50 мм.
<a id="p100143"></a>Ручки должны иметь поперечное сечение, заключенное в пространстве между двумя концентрическими окружностями внутренним диаметром 25 мм и внешним диаметром 35 мм.

<a id="p100144"></a> ![4.2 Приведение в движение и управление](https://i.bukva.ai/fnSqDRw3/img_7.png) 

<a id="p100145"></a>a - от 1100 до 1300 мм

<a id="p100146"></a>Рисунок 8 - Горизонтальная ручка, предназначенная,
чтобы тянуть либо толкать транспорт


<a id="p100147"></a> ![4.2 Приведение в движение и управление](https://i.bukva.ai/fnSqDRw3/img_8.png) 

<a id="p100148"></a>a - не менее 300 мм; b - от 1100 до 1300 мм

<a id="p100149"></a>Рисунок 9 - Вертикальная ручка, предназначенная,
чтобы тянуть либо толкать транспорт


<a id="p100150"></a> ![4.2 Приведение в движение и управление](https://i.bukva.ai/fnSqDRw3/img_9.png) 

<a id="p100151"></a>a - от 1100 до 1300 мм

<a id="p100152"></a>Рисунок 10 - Горизонтальная ручка, предназначенная,
чтобы тянуть либо толкать транспорт


<a id="p100153"></a> ![4.2 Приведение в движение и управление](https://i.bukva.ai/fnSqDRw3/img_10.png) 

<a id="p100154"></a>a - от 1100 до 1300 мм

<a id="p100155"></a>Рисунок 11 - Вертикальная ручка, предназначенная,
чтобы тянуть либо толкать транспорт


#### <a id="p100156"></a>4.3 Органы управления перемещением груза


##### <a id="p100157"></a>4.3.1 Общие положения

<a id="p100158"></a>Органы управления подъемом и опусканием могут быть расположены на рукояти управления, если она установлена, или могут быть отдельным устройством. Органы управления должны быть спроектированы так, чтобы минимизировать риск непреднамеренного срабатывания, и должны возвращаться в нейтральное положение и останавливать движение груза при отпускании.

##### <a id="p100159"></a>4.3.2 Управление с помощью устройства, расположенного на рукояти управления

<a id="p100160"></a>Если органы управления подъемом и опусканием находятся на рукояти управления, они должны быть расположены таким образом, чтобы оператор мог активировать органы управления, не отпуская рукоять. Органы управления подъемом и нейтральным положением должны удерживаться в выбранном положении. Орган управления опусканием при отпускании должен возвращаться в нейтральное положение, а движение грузовых вил или платформы вниз должно прекращаться.
<a id="p100161"></a>Усилие срабатывания на органах управления не должно превышать 150 Н.
<a id="p100162"></a>Если органы управления подъемом и опусканием расположены в плоскости, параллельной плоскости рукояти управления, управление подъемом следует выбирать путем нажатия органа управления в направлении шарнира рукояти управления, а управление опусканием - путем перемещения органа управления в противоположном направлении. См. рисунок 12.

<a id="p100163"></a> ![4.3 Органы управления перемещением груза](https://i.bukva.ai/fnSqDRw3/img_11.png) 

<a id="p100164"></a>1 - положение опускания; 2 - нейтральное положение;
3 - положение подъема; a - плоскость рукояти управления

<a id="p100165"></a>Рисунок 12 - Пример расположения органов управления
в плоскости рукояти


##### <a id="p100166"></a>4.3.3 Управление с помощью устройства, расположенного не на рукояти

<a id="p100167"></a>Подъем может осуществляться отдельным устройством, например рычагом ручного насоса, ножным рычагом или вращающейся ручкой.
<a id="p100168"></a>Опускание может осуществляться отдельным устройством, например ручным рычагом, ножным рычагом или вращающимся клапаном, которые при отпускании возвращаются в нейтральное или закрытое положение и останавливают движение груза.


#### <a id="p100169"></a>4.4 Системы подъема груза


##### <a id="p100170"></a>4.4.1 Цепная система

<a id="p100171"></a>Изготовитель транспорта или мачты должен иметь документацию от изготовителя цепей, в которой указана разрывная нагрузка используемых цепей.
<a id="p100172"></a>Если подъемный механизм включает цепь или цепи, изготовитель транспорта должен использовать только пластинчатые или роликовые цепи. Они должны обеспечивать минимальный коэффициент K1 >= 5 при максимальной грузоподъемности в транспортном положении, без учета трения в конструкции мачты. Коэффициент запаса прочности подъемного механизма K1 определяют по формуле

<a id="p100173"></a>K<sub>1</sub> = (Lc·n)/(R + w), (1)

<a id="p100174"></a>где Lc - минимальная разрывная нагрузка для новой цепи;
<a id="p100175"></a>n - количество цепей;
<a id="p100176"></a>R - максимальная грузоподъемность транспорта;
<a id="p100177"></a>w - собственный вес подъемного механизма, поддерживаемый цепями.
<a id="p100178"></a>Диаметры шкивов должны соответствовать инструкциям изготовителя цепи.

##### <a id="p100179"></a>4.4.2 Тросовая система

<a id="p100180"></a>Изготовитель транспорта должен использовать только пластинчатые или роликовые цепи. Они должны обеспечивать минимальный коэффициент K2 = 6 при максимальной грузоподъемности в транспортном положении, без учета трения в конструкции мачты. Коэффициент запаса прочности троса K2 определяют по формуле

<a id="p100181"></a>K<sub>2</sub> = (Lc·n)/(R + w), (2)

<a id="p100182"></a>где Lc - минимальная разрывная нагрузка для нового троса;
<a id="p100183"></a>n - количество тросов;
<a id="p100184"></a>R - максимальная грузоподъемность транспорта;
<a id="p100185"></a>w - собственный вес подъемного механизма, поддерживаемый тросами.
<a id="p100186"></a>Диаметры направляющих шкивов, измеренные по дну канавок, должны быть не менее 22 x диаметр троса.
<a id="p100187"></a>Сращивание тросов, за исключением концов, не допускается.
<a id="p100188"></a>При использовании более одного троса должны быть предусмотрены средства для равномерного распределения нагрузки между тросами, например путем регулировки.

##### <a id="p100189"></a>4.4.3 Гидравлические системы


###### <a id="p100190"></a>4.4.3.1 Ограничение перемещения

<a id="p100191"></a>На штабелерах подъемный узел должен быть оснащен устройством для предотвращения перебега. Кроме того, должны быть предусмотрены средства (например, механические упоры) для предотвращения непреднамеренного отсоединения держателя вил и подвижных элементов конструкции мачты от верхнего конца мачты.
<a id="p100192"></a>На транспортировщиках поддонов и ножничных погрузчиках должны быть предусмотрены средства для ограничения движения подъемного плунжера в конце хода.

###### <a id="p100193"></a>4.4.3.2 Удерживание груза

<a id="p100194"></a>Опускание груза, равного номинальной грузоподъемности, вызванное внутренней утечкой в гидравлической системе, не должно превышать 25 мм в течение первых 10 мин при нормальной эксплуатации и при температуре гидравлической жидкости, равной температуре окружающей среды.

###### <a id="p100195"></a>4.4.3.3 Клапаны сброса давления

<a id="p100196"></a>За исключением ручных штабелеров, все гидравлические системы с приводом должны включать устройство, не допускающее превышения давления в системе выше заданного уровня, который должен быть менее 115% от максимального рабочего давления при нормальной эксплуатации. Устройство должно быть спроектировано таким образом, чтобы оно не могло ослабнуть само по себе и для изменения настройки давления требовался инструмент или ключ. Ручные штабелеры должны быть спроектированы таким образом, чтобы их можно было оснастить устройством ограничения давления.

###### <a id="p100197"></a>4.4.3.4 Гидравлические контуры

<a id="p100198"></a>Все шланги, трубы и соединения, подверженные внутреннему давлению, должны выдерживать без разрыва или постоянной деформации давление, равное как минимум трехкратному рабочему давлению соответствующего гидравлического контура.
<a id="p100199"></a>На транспорте с подъемным механизмом гидравлическая система должна включать средства для соответствующей очистки жидкости (например, фильтр или собирающий магнит).

###### <a id="p100200"></a>4.4.3.5 Ограничение скорости опускания

<a id="p100201"></a>На штабелерах в подъемный контур должно быть включено устройство, которое в случае отказа гидравлического контура, за исключением гидравлического(их) подъемного(ых) цилиндра(ов), должно ограничивать скорость опускания подъемного механизма с его номинальной нагрузкой до скорости не более 0,6 м/с. Устройство должно быть установлено непосредственно на подъемном(ых) цилиндре(ах).
<a id="p100202"></a>На транспортировщиках поддонов и ножничных погрузчиках опускающее устройство должно быть спроектировано так, чтобы оператор мог контролировать скорость опускания, или скорость опускания должна автоматически ограничиваться до 0,2 м/с.

###### <a id="p100203"></a>4.4.3.6 Отказ подачи энергии к гидравлическому контуру

<a id="p100204"></a>В случае отказа или прерывания подачи энергии конструкция гидравлической системы должна обеспечивать отсутствие неконтролируемого движения транспорта или навесного оборудования. Следует избегать непреднамеренного опускания подъемной системы.

##### <a id="p100205"></a>4.4.4 Грузовые вилы и платформы - только для штабелеров

<a id="p100206"></a>Отсоединение грузовых вил от держателя должно быть возможно только с помощью намеренного ручного действия.

##### <a id="p100207"></a>4.4.5 Держатели вил - только для штабелеров


###### <a id="p100208"></a>4.4.5.1 Отсоединение вил

<a id="p100209"></a>Конструкция держателя должна исключать возможность непредусмотренного отсоединения вил.

###### <a id="p100210"></a>4.4.5.2 Паз для снятия вил

<a id="p100211"></a>Конструкция паза должна исключать возможность непредусмотренного отсоединения вил.

###### <a id="p100212"></a>4.4.5.3 Непреднамеренное боковое смещение грузовых вил

<a id="p100213"></a>Конструкция держателя должна исключать возможность непредусмотренного бокового смещения вил.

##### <a id="p100214"></a>4.4.6 Грузоподъемные приспособления - только для штабелеров


###### <a id="p100215"></a>4.4.6.1 Отсоединение приспособлений

<a id="p100216"></a>Отсоединение приспособлений (зажимов, наклонного держателя вил, удлинителей вил и т.д.) должно быть возможно только с помощью преднамеренного ручного действия.
<a id="p100217"></a>Движения приспособления и его частей должны быть механически ограничены в крайних положениях.

###### <a id="p100218"></a>4.4.6.2 Зажимные устройства

<a id="p100219"></a>Зажимные устройства должны быть сконструированы таким образом, чтобы зажимное давление автоматически поддерживалось в течение не менее 10 мин с помощью обратных клапанов или любой другой эффективной системы, когда механизмы управления транспорта находятся в нейтральном положении или в случае неисправности в системе подачи энергии к устройству, используемому для удержания груза. Инструкции в случае неисправности должны быть даны в соответствии с [6.2.3 n)](#p100310).

###### <a id="p100220"></a>4.4.6.3 Отдельная гидравлическая система навесного устройства

<a id="p100221"></a>Если навесное устройство имеет собственную отдельную гидравлическую систему, она должна соответствовать положениям [4.4.3.4](#p100197).

###### <a id="p100222"></a>4.4.6.4 Гидравлическая система навесного устройства, подключенная к гидравлической системе транспорта

<a id="p100223"></a>Если навесное оборудование имеет гидравлическую систему, подключенную к гидравлической системе транспорта, то обе системы должны быть совместимы, а объединенная система должна соответствовать положениям [4.4.3.4](#p100197).


#### <a id="p100224"></a>4.5 Стояночный тормоз


<a id="p100225"></a>Штабелеры и транспортировщики поддонов должны быть оснащены стояночным тормозом, достаточным для удержания транспорта, загруженного до его номинальной грузоподъемности, на уклоне 5% с твердой, гладкой поверхностью.
<a id="p100226"></a>Поддоны и ножничные подъемники должны быть спроектированы таким образом, чтобы их можно было оснастить стояночным тормозом.


#### <a id="p100227"></a>4.6 Устойчивость


<a id="p100228"></a>Чтобы свести к минимуму опасность продольного и бокового опрокидывания во время предполагаемой эксплуатации, транспорт должен соответствовать установленным требованиям без остаточной деформации.


#### <a id="p100229"></a>4.7 Боковые стабилизаторы


<a id="p100230"></a>Ножничные подъемники должны быть оснащены стабилизаторами, которые должны автоматически применяться на высоте подъема от 350 до 450 мм. Они должны быть способны удерживать транспорт на месте на ровной поверхности.
<a id="p100231"></a>Если предусмотрено перемещение транспорта с выдвинутыми стабилизаторами, то стабилизаторы должны быть оборудованы соответствующими устройствами (например, роликами).


#### <a id="p100232"></a>4.8 Защита от раздавливания, пореза и запутывания


<a id="p100233"></a>Части, которые движутся относительно друг друга и находятся в пределах досягаемости оператора в нормальном рабочем положении, должны быть надлежащим образом защищены. Если опасности все еще существуют, они должны быть обозначены в руководстве по эксплуатации в соответствии с [6.2.3](#p100295). Минимальные допустимые расстояния следующие:
- <a id="p100234"></a>места, где могут быть зажаты только пальцы оператора: 25 мм;
- <a id="p100235"></a>места, где могут быть зажаты только ладони или ступни оператора: 50 мм;
- <a id="p100236"></a>места, где могут быть зажаты руки или ноги оператора: 100 мм.
<a id="p100237"></a>Если опасности все еще существуют, они должны быть обозначены на самом транспорте в соответствии с [6.3.3.4](#p100381).


#### <a id="p100238"></a>4.9 Кромки и углы


<a id="p100239"></a>Внешние части транспорта, о которые может удариться тело оператора, не должны иметь острых кромок и углов, представляющих опасность для оператора в нормальном рабочем положении.


#### <a id="p100240"></a>4.10 Защитные устройства


##### <a id="p100241"></a>4.10.1 Защитные ограждения колес

<a id="p100242"></a>Если для транспорта, приводимого в движение оператором-пешеходом, не может быть обеспечена защита ведущих и стабилизирующих колес по 4.7.5.2, необходимо установить защитный кожух колеса (дефлектор), как показано на [рисунке 6](#p100245). Для роликов дефлектор необходимо устанавливать только на той стороне, на которой не выполняются условия, указанные в 4.7.5.2.

<a id="p100243"></a> ![4.10 Защитные устройства](https://i.bukva.ai/fnSqDRw3/img_12.png) 

<a id="p100244"></a>1 - колесо; 2 - защитное ограждение; 3 - опорная поверхность

<a id="p100245"></a>Рисунок 13 - Пример защитного ограждения колеса


##### <a id="p100246"></a>4.10.2 Стеклянные ограждения или экраны

<a id="p100247"></a>Если для ограждений или экранов используется стекло, оно должно быть закаленным или многослойным.

##### <a id="p100248"></a>4.10.3 Удлинитель защитной решетки для штабелеров

<a id="p100249"></a>Штабелеры с высотой подъема 1800 мм и выше должны быть спроектированы таким образом, чтобы их можно было оснастить удлинителем защитной решетки. Информацию по использованию см. в [6.2.2 e)](#p100292) и [6.2.3 b)](#p100298).

##### <a id="p100250"></a>4.10.4 Перемещение поддонов

<a id="p100251"></a>Вилочные захваты штабелеров должны быть спроектированы и изготовлены для облегчения ввода в поддоны и вывода из них (использование роликов, полозьев и т.д.).


#### <a id="p100252"></a>4.11 Дополнительные требования к транспорту с электрической системой подъема/опускания груза


##### <a id="p100253"></a>4.11.1 Подъем/опускание груза

<a id="p100254"></a>Органы управления должны быть выбраны, спроектированы и расположены таким образом, чтобы:
- <a id="p100255"></a>избежать непреднамеренной активации,
- <a id="p100256"></a>они были четко обозначены,
- <a id="p100257"></a>движение органа управления для активации функции соответствовало предполагаемому эффекту,
- <a id="p100258"></a>они возвращались в нейтральное положение при отпускании.
<a id="p100259"></a>При отпускании органа управления подъем/опускание должны быть остановлены, груз должен удерживаться неподвижно.

##### <a id="p100260"></a>4.11.2 Электрические системы и оборудование

<a id="p100261"></a>Электрооборудование транспорта должно обеспечивать предотвращение риска воспламенения или взрыва, связанного с электрической энергией.
<a id="p100262"></a>Батареи должны быть надежно закреплены в проветриваемом отсеке. Батареи и/или места расположения батарей должны быть спроектированы и изготовлены таким образом, чтобы свести к минимуму любую опасность для оператора, вызванную кислотой или парами кислоты.
<a id="p100263"></a>Токоведущие части (не соединенные с рамой) и/или разъемы должны быть покрыты изоляционным материалом.
<a id="p100264"></a>Должна быть возможность легкого отсоединения батарей, например, с помощью быстроразъемного соединения или с помощью доступного выключателя-размыкателя.


#### <a id="p100265"></a>4.12 Точки строповки


<a id="p100266"></a>При необходимости должны быть предусмотрены точки строповки.


### <a id="p100267"></a>5 Верификация требований безопасности и/или мер защиты


#### <a id="p100268"></a>5.1 Общие положения


<a id="p100269"></a>Изготовитель должен иметь подтверждение того, что требования безопасности и/или меры защиты, перечисленные в настоящем стандарте, были учтены при разработке и изготовлении транспорта. Для верификации следует использовать один или комбинацию из следующих методов:
- <a id="p100270"></a>проверка конструкции, чертежей и документов или расчеты;
- <a id="p100271"></a>измерения, например, скорости подъема и опускания;
- <a id="p100272"></a>визуальный осмотр, например отсутствие постоянной деформации после испытаний, проверка маркировки транспорта;
- <a id="p100273"></a>испытания.


#### <a id="p100274"></a>5.2 Функциональные испытания


<a id="p100275"></a>Функциональные испытания должны проводиться на каждом экземпляре транспорте, чтобы убедиться, что он способен выполнять задачи, для которых он был разработан. Каждый экземпляр транспорта должен быть проверен, чтобы убедиться, что элементы управления движением, торможением, рулевым управлением, погрузочно-разгрузочными работами и комбинированные функции, если таковые имеются, надлежащим образом идентифицированы и работают правильно. Также должна быть проверена правильная работа предупреждающих устройств, устройств безопасности и освещения, если таковые имеются.


#### <a id="p100276"></a>5.3 Верификация конструкции (испытания типа)


<a id="p100277"></a>Для верификации конструкции см. испытательные усилия в [приложении A](#p100386).


### <a id="p100278"></a>6 Информация для пользователей


#### <a id="p100279"></a>6.1 Общие положения


<a id="p100280"></a>Все выявленные опасности должны быть рассмотрены в руководстве по эксплуатации.
<a id="p100281"></a>Нет необходимости в том, чтобы руководства по ремонту и запасным частям, предназначенные для использования специализированным персоналом, нанятым производителем или его уполномоченным представителем, поставлялись с каждым экземпляром транспорта; они могут быть напечатаны на языке страны, где транспорт будет использоваться, если этого требует национальное законодательство.
<a id="p100282"></a>В других случаях руководства должны быть на языке, согласованном между поставщиком транспорта и покупателем.


#### <a id="p100283"></a>6.2 Руководства по эксплуатации


##### <a id="p100284"></a>6.2.1 Общие положения

<a id="p100285"></a>Каждый экземпляр транспорта и съемного навесного устройства должен поставляться пользователю с руководством по эксплуатации и регулярному обслуживанию, напечатанным на языке страны, где транспорт будет использоваться, если этого требует национальное законодательство.
<a id="p100286"></a>Руководства по эксплуатации должны включать, если применимо, по крайней мере информацию, указанную в 6.2.2 - [6.2.6](#p100335).

##### <a id="p100287"></a>6.2.2 Сведения о транспорте/навесном устройстве:

<a id="p100288"></a>a) наименование и адрес изготовителя или, где применимо, уполномоченного представителя;
<a id="p100289"></a>b) обозначение типа, например штабелер, транспортировщик поддонов;
<a id="p100290"></a>c) описание транспорта;
<a id="p100291"></a>d) навесное оборудование, поставляемое с транспортом, и меры предосторожности при его установке;
<a id="p100292"></a>e) сведения об использовании съемного удлинителя защитной решетки;
<a id="p100293"></a>f) сведения об установке огнетушителя, если это требуется для применения транспорта;
<a id="p100294"></a>g) описание предохранительных устройств и предупреждающих надписей.

##### <a id="p100295"></a>6.2.3 Эксплуатация транспорта

<a id="p100296"></a>Рекомендации по использованию средств индивидуальной защиты:
<a id="p100297"></a>a) предполагаемое использование транспорта и навесного оборудования;
<a id="p100298"></a>b) требования к обучению оператора;
<a id="p100299"></a>c) функция органов управления и дисплеев;
<a id="p100300"></a>d) ежедневные проверки перед вводом транспорта в эксплуатацию;
<a id="p100301"></a>e) отключение компонентов с накопленной энергией;
<a id="p100302"></a>f) инструкции для оператора по безопасной работе, например, при замене навесного оборудования или перемещении вилочных захватов;
<a id="p100303"></a>g) требования к опорной поверхности, на которой будет использоваться транспорт;
<a id="p100304"></a>h) инструкции по обращению с грузами, предупреждение об опасностях, связанных с воздействием силы ветра;
<a id="p100305"></a>i) инструкции по работе на уклоне;
<a id="p100306"></a>j) инструкции по буксировке транспорта;
<a id="p100307"></a>k) инструкции по парковке транспорта;
<a id="p100308"></a>l) предупреждения о рисках во время использования транспорта и его навесного оборудования, включая опасность раздавливания и пореза;
<a id="p100309"></a>m) климатические условия, для работы в которых предназначен транспорт;
<a id="p100310"></a>n) информация или инструкции о мерах, которые следует предпринять в случае неисправностей;
<a id="p100311"></a>o) нормальные условия эксплуатации и условия, определенные изготовителем, т.е. те, для которых транспорт был разработан, и способ, которым транспорт будет использоваться;
<a id="p100312"></a>p) информация об освещении рабочей зоны;
<a id="p100313"></a>q) порядок перемещения неисправного транспорта;
<a id="p100314"></a>r) запрет эксплуатации транспорта со снятым защитным ограждением;
<a id="p100315"></a>s) высота подъема для перемещения;
<a id="p100316"></a>t) информация или инструкции касательно модификаций транспорта, которые могут создавать опасности или риски, не учтенные изготовителем транспорта при анализе рисков.

##### <a id="p100317"></a>6.2.4 Подробная информация о транспорте с электрическими системами подъема с питанием от аккумуляторных батарей:

<a id="p100318"></a>a) спецификация одобренных аккумуляторов и бортовых зарядных устройств;
<a id="p100319"></a>b) процедура безопасного обращения с аккумуляторами, включая установку, снятие и надежное крепление на транспорте;
<a id="p100320"></a>c) предупреждение о рисках скопления водорода под крышками;
<a id="p100321"></a>d) процедуры и инструкции по зарядке аккумуляторов.

##### <a id="p100322"></a>6.2.5 Обслуживание и ремонт транспорта:

<a id="p100323"></a>a) обучение и квалификация персонала по обслуживанию и ремонту;
<a id="p100324"></a>b) безопасная процедура идентификации, обнаружения и устранения неисправностей;
<a id="p100325"></a>c) инструкции по замене шин или колес;
<a id="p100326"></a>d) инструкции по проверке наличия и разборчивости маркировки, например наклеек;
<a id="p100327"></a>e) инструкции по отключению компонентов с накопленной энергией;
<a id="p100328"></a>f) доступ для обслуживания при работе на высоте;
<a id="p100329"></a>g) операции по обслуживанию, для которых не требуются специальные навыки;
<a id="p100330"></a>h) использование одобренных запасных частей;
<a id="p100331"></a>i) чертежи и схемы, необходимые для обслуживания и ремонта транспорта;
<a id="p100332"></a>j) инструкции по утилизации отходов (например, масла и аккумулятора);
<a id="p100333"></a>k) тип и частота проверок и операций по техническому обслуживанию, при этом особое внимание следует уделять замене и долговечности изношенных и обслуживаемых деталей, выбросам и сервисной книжке (например, фильтр, тормоза, цепи, гидравлические шланги);
<a id="p100334"></a>l) инструкции по снятию и повторной установке защитных ограждений.

##### <a id="p100335"></a>6.2.6 Транспортирование, ввод в эксплуатацию и хранение:

<a id="p100336"></a>a) масса и габаритные размеры транспорта и демонтированных частей для транспортирования, ввода в эксплуатацию и хранения;
<a id="p100337"></a>b) процедуры транспортирования, включая погрузку и разгрузку;
<a id="p100338"></a>c) процедура повторной сборки транспорта и монтажа навесного оборудования;
<a id="p100339"></a>d) функциональные испытания по завершении ввода в эксплуатацию;
<a id="p100340"></a>e) процедура перемещения неисправного транспорта;
<a id="p100341"></a>f) процедура длительной остановки и хранения транспорта.

##### <a id="p100342"></a>6.2.7 Модификация транспорта

<a id="p100343"></a>В случае внесения изменений в конструкцию транспорта в руководство по эксплуатации должна быть внесена соответствующая информация.


#### <a id="p100344"></a>6.3 Маркировка


##### <a id="p100345"></a>6.3.1 Информационные таблички


###### <a id="p100346"></a>6.3.1.1 Транспорт

<a id="p100347"></a>Транспорт должен иметь разборчивую и нестираемую маркировку (например, устойчивую к атмосферным воздействиям) со следующими минимальными данными:
<a id="p100348"></a>a) наименование и адрес производителя или, где применимо, его уполномоченного представителя;
<a id="p100349"></a>b) обозначение серии или типа и сообщение о соответствии требованиям настоящего стандарта;
<a id="p100350"></a>c) серийный номер и год изготовления;
<a id="p100351"></a>d) масса транспорта без груза в рабочем состоянии без съемных навесных приспособлений, но с вилочными захватами или встроенными навесными приспособлениями (для аккумуляторного транспорта, с аккумулятором и без него); масса может отличаться от указанного значения до +/- 5%;
<a id="p100352"></a>e) информация о номинальной грузоподъемности, которая не должна быть видна оператору в нормальном рабочем положении;
<a id="p100353"></a>f) фактическая грузоподъемность на максимальной высоте подъема с расстоянием до центра тяжести груза; если на транспорте установлен вспомогательный подъемник, грузоподъемность при максимальном подъеме следует определять при полностью поднятой вспомогательной мачте;
<a id="p100354"></a>g) фактическая грузоподъемность на других высотах подъема и расстояниях до центра тяжести груза, если применимо;
<a id="p100355"></a>h) фактическая грузоподъемность с каждым съемным навесным приспособлением на разрешенной производителем высоте подъема и с положением центра тяжести груза; фактическая грузоподъемность должна быть легко читаема оператором в нормальном рабочем положении;
<a id="p100356"></a>i) на аккумуляторном транспорте - разрешенная максимальная и минимальная масса аккумулятора и напряжение системы;
<a id="p100357"></a>j) если установлено, номинальная мощность в киловаттах.

###### <a id="p100358"></a>6.3.1.2 Съемные навесные устройства

<a id="p100359"></a>Съемные навесные устройства должны иметь разборчивую и нестираемую маркировку (например, устойчивую к атмосферным воздействиям) со следующими минимальными данными:
<a id="p100360"></a>a) наименование и адрес производителя навесного устройства или, где применимо, его уполномоченного представителя;
<a id="p100361"></a>b) модель или тип;
<a id="p100362"></a>c) серийный номер и год изготовления;
<a id="p100363"></a>d) масса навесного устройства, которая может отличаться от указанной цифры на +/- 5% или 200 кг, в зависимости от того, что меньше;
<a id="p100364"></a>e) расстояние центра тяжести навесного устройства от его монтажной поверхности на транспорте;
<a id="p100365"></a>f) номинальная грузоподъемность;
<a id="p100366"></a>g) в случае гидравлических или пневматических навесных устройств - максимальное рабочее давление, рекомендованное производителем навесного устройства;
<a id="p100367"></a>h) центр тяжести груза, если применимо;
<a id="p100368"></a>i) смещение центра тяжести;
<a id="p100369"></a>j) инструкция "Грузоподъемность транспорта с установленным навесным оборудованием должна быть соблюдена".

###### <a id="p100370"></a>6.3.1.3 Маркировка органов управления

<a id="p100371"></a>Органы управления должны иметь разборчивую и нестираемую маркировку (например, устойчивую к атмосферным воздействиям) с графическими символами, указывающими функцию(и), за исключением случаев, когда функция очевидна, например педаль акселератора. Каждый символ должен быть нанесен на органе управления, к которому он относится, или находиться в непосредственной близости от него.

##### <a id="p100372"></a>6.3.2 Информационная табличка для транспорта, работающего в особых условиях

<a id="p100373"></a>Если транспорт предназначен для работы в особых условиях (см. 4.1.1 и 4.8.2), изготовитель должен предоставить, где это уместно, и в дополнение к информации, приведенной в руководстве по эксплуатации, информационную табличку на транспорте, идентифицирующую эти особые условия использования, включая грузоподъемность, если она отличается от грузоподъемности при нормальной эксплуатации (см. 4.1.2).

##### <a id="p100374"></a>6.3.3 Другая информация


###### <a id="p100375"></a>6.3.3.1 Маркировка для строповки транспорта

<a id="p100376"></a>Места для строповки должны быть четко указаны на транспорте или описаны в руководстве по эксплуатации (см. [6.2](#p100283)).

###### <a id="p100377"></a>6.3.3.2 Давление воздуха в пневматических шинах

<a id="p100378"></a>Установленные изготовителем значения давления воздуха должны быть четко указаны на транспорте.

###### <a id="p100379"></a>6.3.3.3 Точки заправки

<a id="p100380"></a>Точки заправки топливом и гидравлической жидкостью должны быть четко обозначены на транспорте.

###### <a id="p100381"></a>6.3.3.4 Предупреждающие знаки

<a id="p100382"></a>Символы, предупреждающие об оставшихся опасностях, должны быть нанесены на транспорте и навесном оборудовании на соответствующем источнике опасности или в непосредственной близости от него. На компонентах, накапливающих энергию (см. 4.1.6), предупреждающая маркировка и метод удаления любой накопленной энергии должны быть нанесены на самом устройстве и указаны в руководстве по техническому обслуживанию транспорта.

##### <a id="p100383"></a>6.3.4 Язык

<a id="p100384"></a>Если какая-либо информация в [6.3.1](#p100345) - [6.3.3](#p100374) представлена словами, она должна быть написана на языке(ах) страны, в которой будет использоваться транспорт, в соответствии с национальным законодательством. В других случаях инструкции должны быть на языке, согласованном между поставщиком транспорта и покупателем.


<a id="p100385"></a>Приложение A
(обязательное)

<a id="p100386"></a>**МЕТОД ИЗМЕРЕНИЯ УСИЛИЯ F**

<a id="p100387"></a>A.1 Условия проведения испытаний

<a id="p100388"></a>Испытания, выбранные в соответствии с [5.1](#p100268), должны проводиться на новом транспорте на гладком, сухом, ровном бетонном полу в хорошем состоянии. Испытания следует проводить при температуре окружающей среды от 15 °C до 28 °C.
<a id="p100389"></a>Используемый измерительный прибор должен показывать максимальные значения с точностью +/- 3%.
<a id="p100390"></a>Усилия измеряют в соответствии с методами, описанными далее, для всех значений нагрузки, указанных в таблице A.1, которые меньше или равны номинальной грузоподъемности.

<a id="p100391"></a>Таблица A.1

<a id="p100392"></a>Максимальные расчетные усилия


<table>
<colgroup><col width="13%"><col width="14%"><col width="13%"><col width="16%"><col width="14%"><col width="14%"><col width="16%"></colgroup>
<tr><td rowspan="2"><a id="p100393"></a>Нагрузка, кг</td><td colspan="2"><a id="p100394"></a>Перемещение транспорта, Н</td><td colspan="3"><a id="p100395"></a>Подъем груза, Н</td><td rowspan="2"><a id="p100396"></a>Изменение направления движения, Н</td></tr>
<tr><td><a id="p100397"></a>Начало движения</td><td><a id="p100398"></a>Качение</td><td><a id="p100399"></a>Транспорт с ручным приводом подъемом груза, кроме штабелеров, Н</td><td><a id="p100400"></a>Штабелеры с ручным приводом подъемом груза</td><td><a id="p100401"></a>Транспорт с ножным приводом подъемом груза</td></tr>
<tr><td><a id="p100402"></a>250</td><td><a id="p100403"></a>150</td><td><a id="p100404"></a>75</td><td><a id="p100405"></a>100</td><td><a id="p100406"></a>200</td><td><a id="p100407"></a>300</td><td><a id="p100408"></a>150</td></tr>
<tr><td><a id="p100409"></a>500</td><td><a id="p100410"></a>200</td><td><a id="p100411"></a>100</td><td><a id="p100412"></a>150</td><td><a id="p100413"></a>200</td><td><a id="p100414"></a>300</td><td><a id="p100415"></a>200</td></tr>
<tr><td><a id="p100416"></a>750</td><td><a id="p100417"></a>250</td><td><a id="p100418"></a>150</td><td><a id="p100419"></a>200</td><td><a id="p100420"></a>200</td><td><a id="p100421"></a>300</td><td><a id="p100422"></a>250</td></tr>
<tr><td><a id="p100423"></a>1000</td><td><a id="p100424"></a>300</td><td><a id="p100425"></a>200</td><td><a id="p100426"></a>250</td><td><a id="p100427"></a>200</td><td><a id="p100428"></a>300</td><td><a id="p100429"></a>300</td></tr>
<tr><td><a id="p100430"></a>1500 <sup><a href="#p100452">a</a></sup></td><td><a id="p100431"></a>400</td><td><a id="p100432"></a>300</td><td><a id="p100433"></a>350</td><td><a id="p100434"></a>-</td><td><a id="p100435"></a>-</td><td><a id="p100436"></a>300</td></tr>
<tr><td><a id="p100437"></a>2000 <sup><a href="#p100452">a</a></sup></td><td><a id="p100438"></a>500</td><td><a id="p100439"></a>400</td><td><a id="p100440"></a>400</td><td><a id="p100441"></a>-</td><td><a id="p100442"></a>-</td><td><a id="p100443"></a>300</td></tr>
<tr><td><a id="p100444"></a>2300 <sup><a href="#p100452">a</a></sup></td><td><a id="p100445"></a>500</td><td><a id="p100446"></a>450</td><td><a id="p100447"></a>400</td><td><a id="p100448"></a>-</td><td><a id="p100449"></a>-</td><td><a id="p100450"></a>300</td></tr>
<tr><td colspan="7"><a id="p100451"></a>Нагрузку 1500, 2000 и 2300 кг применяют только для транспортировщиков поддонов</td></tr>
<tr><td colspan="7"><a id="p100452"></a><sup>a</sup> Значения в этой таблице представляют собой максимальные усилия, измеренные в условиях, описанных выше.</td></tr>
</table>


<a id="p100453"></a>A.2 Измерение усилия начала движения и качения

<a id="p100454"></a>A.2.1 Общие положения
<a id="p100455"></a>Когда транспорт находится в исходном положении и неподвижен, колеса располагаются в направлении, которое они самостоятельно принимают при движении транспорта в направлении испытания.
<a id="p100456"></a>Сила должна быть приложена горизонтально вдоль оси транспорта на ручках или рукояти управления. Рукоять управления должна удерживаться в вертикальном положении вдоль оси транспорта (см. [рисунок A.1](#p100459)).
<a id="p100457"></a>Необходимо провести по два испытания в прямом и обратном направлении и записать средний результат.

<a id="p100458"></a> ![6 Информация для пользователей](https://i.bukva.ai/fnSqDRw3/img_13.png) 

<a id="p100459"></a>Рисунок A.1 - Рукоять управления в вертикальном положении

<a id="p100460"></a>A.2.2 Усилие начала движения
<a id="p100461"></a>Необходимо записать максимальное значение усилия, необходимого для начала движения транспорта.
<a id="p100462"></a>A.2.3 Усилие качения
<a id="p100463"></a>Необходимо записать максимальное значение усилия, необходимого для поддержания движения транспорта на установившейся скорости 0,5 м/с (+/- 20%).
<a id="p100464"></a>Максимальное усилие начала движения Fd,max или максимальное усилие качения Fr,max представляет собой среднее значение максимальных значений, записанных для направлений движения вперед AV и назад, AR в течение двух последовательных испытаний.

<a id="p100465"></a>Fd,max = (FV,maxAV1 + FV,maxAV2 +
+ FR,maxAR<sub>1</sub> + FR,maxAR2)/4; (A.1)

<a id="p100466"></a>Fr,max = (FV,maxAV1 + FV,maxAV2 +
+ FR,maxAR1 + FR,maxAR2)/4 (A.2)

<a id="p100467"></a>A.3 Измерение усилия подъема груза

<a id="p100468"></a>A.3.1 Подъем с помощью рукояти управления
<a id="p100469"></a>Вставляют вилы в поддон с грузом и поднимают их, пока они не коснутся нижней стороны поддона или, в случае платформы, помещают груз на платформу в ее опущенном положении.
<a id="p100470"></a>Перемещают рукоять управления столько раз, сколько необходимо, чтобы поднять груз на максимальную высоту (см. рисунок A.2).

<a id="p100471"></a> ![6 Информация для пользователей](https://i.bukva.ai/fnSqDRw3/img_14.png) 

<a id="p100472"></a>Рисунок A.2 - Перемещение рукояти управления
для подъема груза

<a id="p100473"></a>Максимальное значение усилия измеряется перпендикулярно рукояти управления при каждом цикле движений.
<a id="p100474"></a>Максимальное усилие подъема груза Fl,max является средним значением максимальных значений, измеренных при каждом цикле движений:

<a id="p100475"></a> $F_{l,max} = \frac{\sum_{1}^{n} F_{l,maxi}}{n} ,$ (A.3)

<a id="p100476"></a>где Fl,maxi - максимальное усилие подъема для цикла i;
<a id="p100477"></a>n - количество циклов движений
<a id="p100478"></a>A.3.2 Подъем с помощью ручного рычага или педали
<a id="p100479"></a>Максимальное значение усилия записывают во время цикла движений рычага или педали.
<a id="p100480"></a>Максимальное усилие подъема груза Fl,max является средним значением максимальных значений, зарегистрированных при каждом цикле движений рычага или педали во время одного полного подъема.
<a id="p100481"></a>A.3.3 Подъем с помощью вращающейся ручки
<a id="p100482"></a>Максимальное значение усилия записывают во время каждого поворота.
<a id="p100483"></a>Максимальное усилие подъема груза Fl,max является средним значением максимальных значений, записанных при каждом повороте ручки во время одного полного подъема.

<a id="p100484"></a>A.4 Измерение усилия изменения направления движения

<a id="p100485"></a>A.4.1 Изменение направления движения рукоятью управления
<a id="p100486"></a>Когда транспорт неподвижен и поднят в транспортное положение, записывают максимальное усилие, приложенное по касательной в середине рукояти в одном направлении от ее среднего положения (см. рисунок A.3).

<a id="p100487"></a> ![6 Информация для пользователей](https://i.bukva.ai/fnSqDRw3/img_15.png) 

<a id="p100488"></a>Рисунок A.3 - Направление усилия по касательной
к траектории перемещения рукояти

<a id="p100489"></a>Во время измерения нижняя поверхность рукояти управления поддерживается на высоте 950 мм над опорной поверхностью.
<a id="p100490"></a>Проводят по два измерения в каждом направлении движения рукояти управления.
<a id="p100491"></a>Максимальное усилие изменения направления движения Fb,max является средним значением четырех максимальных значений.

<a id="p100492"></a>Fb,max = (Fb,maxL1 + Fb,maxL2 +
+ Fb,maxR1 + Fb,maxR2)/4 (A.4)

<a id="p100493"></a>A.4.2 Изменение направления движения с помощью горизонтальных или вертикальных ручек
<a id="p100494"></a>Когда транспорт движется со скоростью 1 км/ч и поднят в транспортное положение, записывают максимальное усилие, приложенное по касательной в середине горизонтальной ручки или между вертикальными ручками во время поворота на 90° в одном направлении.
<a id="p100495"></a>Проводят по два измерения в каждом направлении поворота.
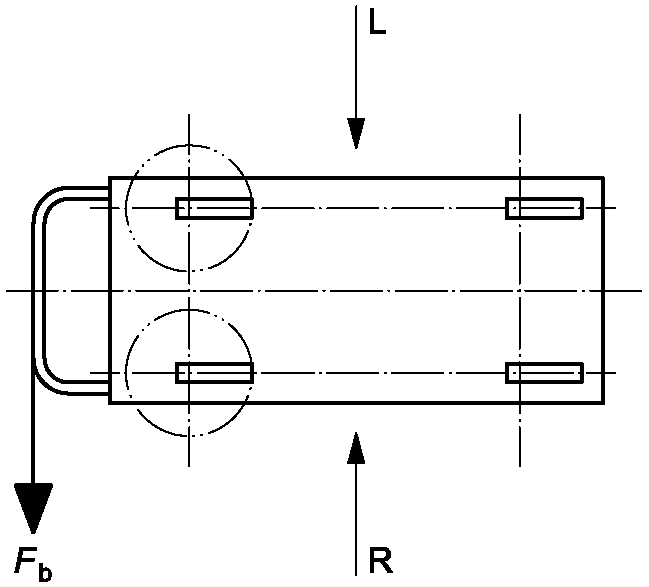
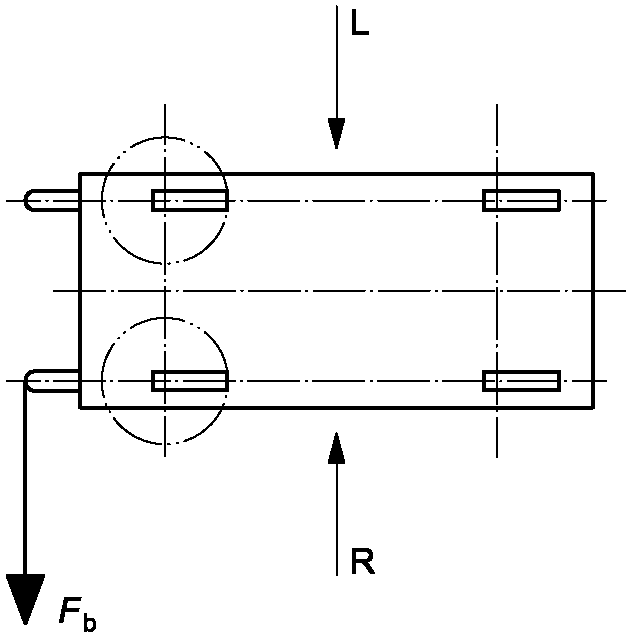
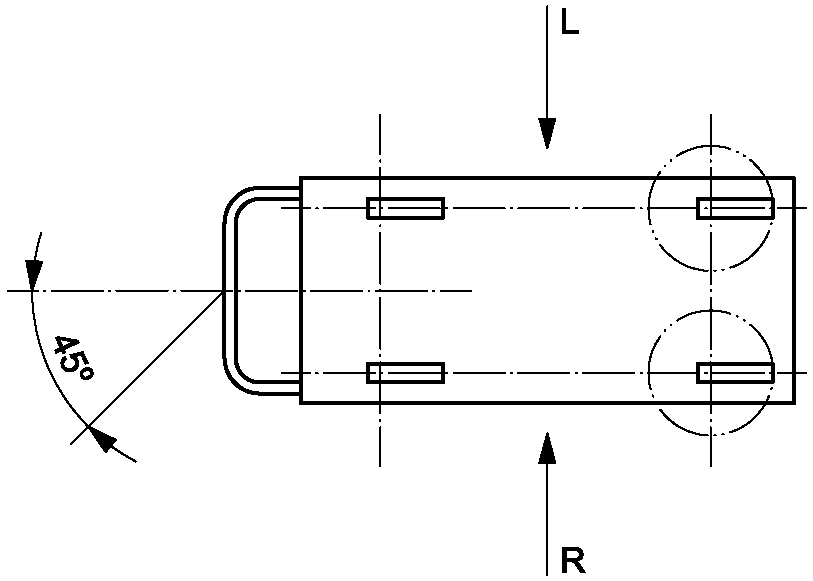
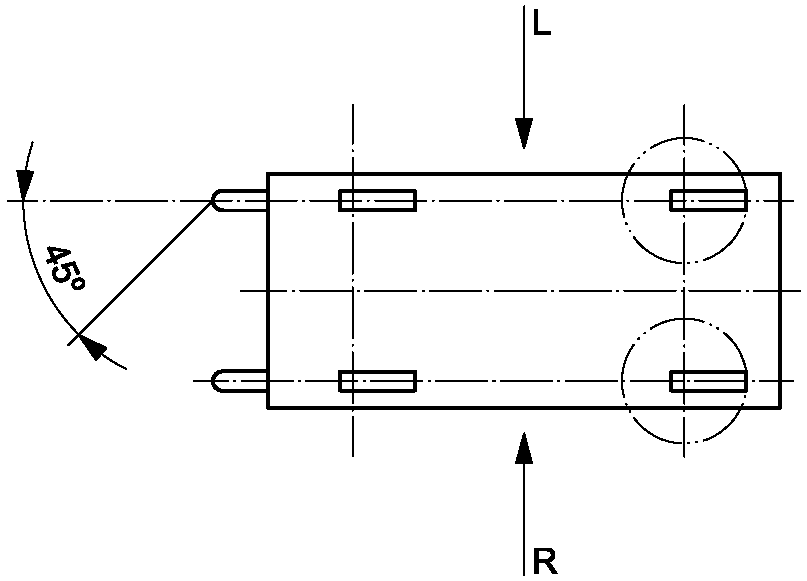
<a id="p100496"></a>Максимальное усилие изменения направления движения Fb,max является средним значением четырех максимальных значений. См. рисунок A.4.

<a id="p100497"></a> ![6 Информация для пользователей](https://i.bukva.ai/fnSqDRw3/img_16.png) 
<a id="p100498"></a>a) Транспорт с рукоятью управления


<table>
<colgroup><col width="50%"><col width="50%"></colgroup>
<tr><td colspan="2"><a id="p100499"></a><img src="https://i.bukva.ai/fnSqDRw3/img_17.png" alt="6 Информация для пользователей"></td></tr>
<tr><td colspan="2"><a id="p100500"></a><a id="p100501"></a><img src="https://i.bukva.ai/fnSqDRw3/img_18.png" alt="6 Информация для пользователей"><br>b) Поворотные колеса, расположенные на противоположной стороне от ручек</td></tr>
<tr><td></td><td><a id="p100502"></a>c) Поворотные колеса, расположенные на противоположной стороне от ручек</td></tr>
<tr><td><a id="p100503"></a><a id="p100504"></a><img src="https://i.bukva.ai/fnSqDRw3/img_19.png" alt="6 Информация для пользователей"><br><img src="https://i.bukva.ai/fnSqDRw3/img_20.png" alt="6 Информация для пользователей"></td><td><a id="p100505"></a>d) Поворотные колеса, расположенные на стороне ручек</td></tr>
<tr><td><a id="p100506"></a>e) Поворотные колеса, расположенные на стороне ручек</td><td></td></tr>
<tr><td><a id="p100507"></a>Рисунок A.4 - Положение колес и направления</td><td>приложения усилий в начале измерения</td></tr>
</table>


<a id="p100508"></a>Приложение B
(обязательное)

<a id="p100509"></a>**ОПРЕДЕЛЕНИЕ НОМИНАЛЬНОЙ ГРУЗОПОДЪЕМНОСТИ**

<a id="p100510"></a>B.1 Номинальная грузоподъемность

<a id="p100511"></a>B.1.1 Штабелеры
<a id="p100512"></a>Номинальная грузоподъемность - это груз в килограммах, указанный изготовителем, который транспорт способен транспортировать и/или поднимать при следующих условиях.
<a id="p100513"></a>Номинальная грузоподъемность определяется для груза, равномерно распределенного по длине и ширине грузовых вил или платформы.
<a id="p100514"></a>Она равна грузу Q, который погрузчик предназначен перемещать на вилочных захватах или на платформе с вертикальной мачтой, максимальная высота подъема которой равна стандартной высоте подъема H (см. [B.2](#p100533)), и со стандартным расстоянием до центра тяжести груза D (см. [B.3](#p100538)).
<a id="p100515"></a>Центр тяжести G должен находиться на линии симметрии транспорта.
<a id="p100516"></a>Если транспорт не поднимает груз на стандартную высоту подъема H, определяют номинальную грузоподъемность на максимальной высоте подъема.
<a id="p100517"></a>*См.* рисунок B.1.

<a id="p100518"></a> ![6 Информация для пользователей](https://i.bukva.ai/fnSqDRw3/img_21.png) 

<a id="p100519"></a>D - стандартное расстояние до центра тяжести груза;
G - центр тяжести груза; H - стандартная высота подъема;
Q - номинальная грузоподъемность

<a id="p100520"></a>Рисунок B.1 - Номинальная грузоподъемность штабелеров

<a id="p100521"></a>B.1.2 Транспортировщики поддонов
<a id="p100522"></a>Номинальная грузоподъемность - это груз в килограммах, указанный изготовителем, который транспорт способен транспортировать и/или поднимать при следующих условиях.
<a id="p100523"></a>Номинальная грузоподъемность определяется для груза, равномерно распределенного по длине (см. [рисунок B.2](#p100527)) и ширине грузовых вил и не выходящего за пределы их длины.
<a id="p100524"></a>Центр тяжести груза должен находиться на продольной оси транспорта.

<a id="p100525"></a> ![6 Информация для пользователей](https://i.bukva.ai/fnSqDRw3/img_22.png) 

<a id="p100526"></a>G - центр тяжести груза; Q - номинальная грузоподъемность

<a id="p100527"></a>Рисунок B.2 - Номинальная грузоподъемность
транспортировщиков поддонов

<a id="p100528"></a>B.1.3 Транспортировщик поддонов ножничного типа
<a id="p100529"></a>Номинальная грузоподъемность - это груз в килограммах, указанный изготовителем, который транспорт способен транспортировать и/или поднимать при следующих условиях:
- <a id="p100530"></a>номинальная грузоподъемность определяется для груза, равномерно распределенного по длине и ширине грузовых вил или платформы;
- <a id="p100531"></a>центр тяжести груза расположен на продольной оси транспорта и на расстоянии, измеренном по горизонтали от поверхности держателя грузовых вил и по вертикали от верхней поверхности грузовых вил;
- <a id="p100532"></a>высота H - максимальная высота подъема от опорной поверхности.

<a id="p100533"></a>B.2 Стандартная высота подъема

<a id="p100534"></a>Это высота H от опорной поверхности до верхней поверхности грузовых вил или грузовой платформы, как показано на [рисунках B.1](#p100520) и B.3 и в [таблице B.1](#p100541).

<a id="p100535"></a> ![6 Информация для пользователей](https://i.bukva.ai/fnSqDRw3/img_23.png) 

<a id="p100536"></a>D - стандартное расстояние до центра тяжести груза;
G - центр тяжести груза; H - стандартная высота подъема;
Q - номинальная грузоподъемность

<a id="p100537"></a>Рисунок B.3 - Номинальная грузоподъемность
транспортировщиков поддонов ножничного типа

<a id="p100538"></a>B.3 Стандартное расстояние до центра тяжести груза

<a id="p100539"></a>Расстояние D, выраженное в миллиметрах, измеряется от центра тяжести груза G, измеренного горизонтально до передней поверхности держателя грузовых вил и вертикально до верхней поверхности грузовых вил, как показано на [рисунке B.3](#p100537) и в таблице B.1. См. также [рисунок B.1](#p100520).

<a id="p100540"></a>Таблица B.1

<a id="p100541"></a>Расстояние до центра тяжести груза и высота подъема
при номинальной грузоподъемности


<table>
<colgroup><col width="29%"><col width="20%"><col width="25%"><col width="25%"></colgroup>
<tr><td rowspan="2"><a id="p100542"></a>Номинальная грузоподъемность Q, кг</td><td rowspan="2"><a id="p100543"></a>Стандартная высота подъема H, м</td><td colspan="2"><a id="p100544"></a>Стандартное расстояние до центра тяжести груза D, мм</td></tr>
<tr><td><a id="p100545"></a>Портальные штабелеры</td><td><a id="p100546"></a>Штабелеры поддонов</td></tr>
<tr><td><a id="p100547"></a>Q &lt;= 250</td><td><a id="p100548"></a>1,5</td><td><a id="p100549"></a>250</td><td><a id="p100550"></a>-</td></tr>
<tr><td><a id="p100551"></a>251 &lt;= Q &lt;= 500</td><td><a id="p100552"></a>1,5</td><td><a id="p100553"></a>350/500</td><td><a id="p100554"></a>600</td></tr>
<tr><td><a id="p100555"></a>501 &lt;= Q &lt;= 750</td><td><a id="p100556"></a>2,0</td><td><a id="p100557"></a>500</td><td><a id="p100558"></a>600</td></tr>
<tr><td><a id="p100559"></a>751 &lt;= Q &lt;= 1000</td><td><a id="p100560"></a>2,5</td><td><a id="p100561"></a>500</td><td><a id="p100562"></a>600</td></tr>
<tr><td colspan="4"><a id="p100563"></a>Примечание - Данная таблица не применяется для транспорта специального назначения.</td></tr>
</table>


<a id="p100564"></a>Приложение C
(справочное)

<a id="p100565"></a>**ПЕРЕЧЕНЬ СУЩЕСТВЕННЫХ ОПАСНОСТЕЙ**

<a id="p100566"></a>В настоящем приложении перечислены все существенные опасности, опасные ситуации и события, которые рассматриваются в настоящем стандарте, выявленные путем оценки рисков для управляемых оператором-пешеходом типов промышленного транспорта и требующие действий для устранения или снижения риска. См. таблицу C.1.

<a id="p100567"></a>Таблица C.1

<a id="p100568"></a>Перечень существенных опасностей


<table>
<colgroup><col width="6%"><col width="26%"><col width="26%"><col width="9%"><col width="32%"></colgroup>
<tr><td><a id="p100569"></a>N</td><td><a id="p100570"></a>Тип или группа (источник опасности)</td><td><a id="p100571"></a>Потенциальные угрозы</td><td colspan="2"><a id="p100572"></a>Соответствующие требования настоящего стандарта</td></tr>
<tr><td rowspan="18"><a id="p100573"></a>1</td><td colspan="4"><a id="p100574"></a>Механические опасности</td></tr>
<tr><td rowspan="11"><a id="p100575"></a>Ускорение, замедление (кинетическая энергия).<br>Подвижность транспорта.<br>Движущиеся элементы конструкции.<br>Вращающиеся элементы конструкции</td><td rowspan="11"><a id="p100576"></a>Попадание под транспорт.<br>Раздавливание.<br>Втягивание или захват.<br>Удар</td><td><a id="p100577"></a><a href="#p100109">4.2</a></td><td><a id="p100578"></a>Приведение в движение и управление</td></tr>
<tr><td><a id="p100579"></a><a href="#p100157">4.3.1</a></td><td><a id="p100580"></a>Органы управления перемещением груза. Общие положения</td></tr>
<tr><td><a id="p100581"></a><a href="#p100159">4.3.2</a></td><td><a id="p100582"></a>Органы управления, расположенные на рукояти</td></tr>
<tr><td><a id="p100583"></a><a href="#p100166">4.3.3</a></td><td><a id="p100584"></a>Органы управления, расположенные не на рукояти</td></tr>
<tr><td><a id="p100585"></a><a href="#p100190">4.4.3.1</a></td><td><a id="p100586"></a>Ограничение перемещения</td></tr>
<tr><td><a id="p100587"></a><a href="#p100203">4.4.3.6</a></td><td><a id="p100588"></a>Отказ подачи энергии к гидравлическому контуру</td></tr>
<tr><td><a id="p100589"></a><a href="#p100215">4.4.6.1</a></td><td><a id="p100590"></a>Отсоединение приспособлений</td></tr>
<tr><td><a id="p100591"></a><a href="#p100224">4.5</a></td><td><a id="p100592"></a>Стояночный тормоз</td></tr>
<tr><td><a id="p100593"></a><a href="#p100260">4.11.2</a></td><td><a id="p100594"></a>Электрические системы и оборудование</td></tr>
<tr><td><a id="p100595"></a><a href="#p100267">5</a></td><td><a id="p100596"></a>Верификация требований безопасности и/или мер защиты</td></tr>
<tr><td><a id="p100597"></a><a href="#p100278">6</a></td><td><a id="p100598"></a>Информация для пользователей</td></tr>
<tr><td rowspan="6"><a id="p100599"></a>Угловые элементы.<br>Приближение подвижного элемента к неподвижному.<br>Режущие элементы.<br>Острые кромки</td><td rowspan="6"><a id="p100600"></a>Раздавливание.<br>Разрезание или отрывание.<br>Втягивание или захват.<br>Запутывание.<br>Срезание.<br>Колющий удар или прокол</td><td><a id="p100601"></a><a href="#p100109">4.2</a></td><td><a id="p100602"></a>Приведение в движение и управление</td></tr>
<tr><td><a id="p100603"></a><a href="#p100232">4.8</a></td><td><a id="p100604"></a>Защита от раздавливания, пореза и запутывания</td></tr>
<tr><td><a id="p100605"></a><a href="#p100238">4.9</a></td><td><a id="p100606"></a>Кромки и углы</td></tr>
<tr><td><a id="p100607"></a><a href="#p100240">4.10</a></td><td><a id="p100608"></a>Защитные устройства</td></tr>
<tr><td><a id="p100609"></a><a href="#p100267">5</a></td><td><a id="p100610"></a>Верификация требований безопасности и/или мер защиты</td></tr>
<tr><td><a id="p100611"></a><a href="#p100278">6</a></td><td><a id="p100612"></a>Информация для пользователей</td></tr>
<tr><td rowspan="24"></td><td rowspan="15"><a id="p100613"></a>Падающие объекты</td><td rowspan="15"><a id="p100614"></a>Раздавливание.<br>Удар</td><td><a id="p100615"></a><a href="#p100170">4.4.1</a></td><td><a id="p100616"></a>Цепная система подъема</td></tr>
<tr><td><a id="p100617"></a><a href="#p100179">4.4.2</a></td><td><a id="p100618"></a>Тросовая система подъема</td></tr>
<tr><td><a id="p100619"></a><a href="#p100190">4.4.3.1</a></td><td><a id="p100620"></a>Ограничение хода</td></tr>
<tr><td><a id="p100621"></a><a href="#p100193">4.4.3.2</a></td><td><a id="p100622"></a>Удерживание груза</td></tr>
<tr><td><a id="p100623"></a><a href="#p100197">4.4.3.4</a></td><td><a id="p100624"></a>Гидравлические контуры</td></tr>
<tr><td><a id="p100625"></a><a href="#p100200">4.4.3.5</a></td><td><a id="p100626"></a>Ограничение скорости опускания</td></tr>
<tr><td><a id="p100627"></a><a href="#p100205">4.4.4</a></td><td><a id="p100628"></a>Вилочные захваты и платформы - только для штабелеров</td></tr>
<tr><td><a id="p100629"></a><a href="#p100207">4.4.5</a></td><td><a id="p100630"></a>Держатели вил - только для штабелеров</td></tr>
<tr><td><a id="p100631"></a><a href="#p100214">4.4.6</a></td><td><a id="p100632"></a>Грузоподъемные приспособления - только для штабелеров</td></tr>
<tr><td><a id="p100633"></a><a href="#p100227">4.6</a></td><td><a id="p100634"></a>Устойчивость</td></tr>
<tr><td><a id="p100635"></a><a href="#p100229">4.7</a></td><td><a id="p100636"></a>Боковые стабилизаторы</td></tr>
<tr><td><a id="p100637"></a><a href="#p100250">4.10.4</a></td><td><a id="p100638"></a>Перемещение поддонов</td></tr>
<tr><td><a id="p100639"></a><a href="#p100265">4.12</a></td><td><a id="p100640"></a>Точки строповки</td></tr>
<tr><td><a id="p100641"></a><a href="#p100267">5</a></td><td><a id="p100642"></a>Верификация требований безопасности и/или мер защиты</td></tr>
<tr><td><a id="p100643"></a><a href="#p100278">6</a></td><td><a id="p100644"></a>Информация для пользователей</td></tr>
<tr><td rowspan="4"><a id="p100645"></a>Высокое давление</td><td rowspan="4"><a id="p100646"></a>Выброс вещества под давлением</td><td><a id="p100647"></a><a href="#p100195">4.4.3.3</a></td><td><a id="p100648"></a>Клапаны сброса давления</td></tr>
<tr><td><a id="p100649"></a><a href="#p100197">4.4.3.4</a></td><td><a id="p100650"></a>Гидравлические контуры</td></tr>
<tr><td><a id="p100651"></a><a href="#p100267">5</a></td><td><a id="p100652"></a>Верификация требований безопасности и/или мер защиты</td></tr>
<tr><td><a id="p100653"></a><a href="#p100278">6</a></td><td><a id="p100654"></a>Информация для пользователей</td></tr>
<tr><td rowspan="5"><a id="p100655"></a>Устойчивость</td><td rowspan="5"><a id="p100656"></a>Падение.<br>Раздавливание. Удар</td><td><a id="p100657"></a><a href="#p100227">4.6</a></td><td><a id="p100658"></a>Устойчивость</td></tr>
<tr><td><a id="p100659"></a><a href="#p100229">4.7</a></td><td><a id="p100660"></a>Боковые стабилизаторы</td></tr>
<tr><td><a id="p100661"></a><a href="#p100265">4.12</a></td><td><a id="p100662"></a>Точки строповки</td></tr>
<tr><td><a id="p100663"></a><a href="#p100267">5</a></td><td><a id="p100664"></a>Верификация требований безопасности и/или мер защиты</td></tr>
<tr><td><a id="p100665"></a><a href="#p100278">6</a></td><td><a id="p100666"></a>Информация для пользователей</td></tr>
<tr><td rowspan="6"><a id="p100667"></a>2</td><td colspan="3"><a id="p100668"></a>Электрические опасности</td><td></td></tr>
<tr><td rowspan="5"><a id="p100669"></a>Электрическая дуга.<br>Электромагнитные явления.<br>Электростатические явления.<br>Токоведущие части.<br>Недостаточное расстояние до токоведущих частей под высоким напряжением.<br>Перегрузка.<br>Части, которые оказались под напряжением в условиях неисправности.<br>Короткое замыкание.<br>Тепловое излучение</td><td rowspan="5"><a id="p100670"></a>Ожог.<br>Химические эффекты.<br>Поражение электрическим током.<br>Падение.<br>Пожар.<br>Выброс расплавленных частиц.<br>Удар током</td><td><a id="p100671"></a><a href="#p100197">4.4.3.4</a></td><td><a id="p100672"></a>Гидравлические контуры</td></tr>
<tr><td><a id="p100673"></a><a href="#p100246">4.10.2</a></td><td><a id="p100674"></a>Стеклянные ограждения или экраны</td></tr>
<tr><td><a id="p100675"></a><a href="#p100260">4.11.2</a></td><td><a id="p100676"></a>Электрические системы и оборудование</td></tr>
<tr><td><a id="p100677"></a><a href="#p100267">5</a></td><td><a id="p100678"></a>Верификация требований безопасности и/или мер защиты</td></tr>
<tr><td><a id="p100679"></a><a href="#p100278">6</a></td><td><a id="p100680"></a>Информация для пользователей</td></tr>
<tr><td rowspan="4"><a id="p100681"></a>3</td><td colspan="4"><a id="p100682"></a>Термические опасности</td></tr>
<tr><td rowspan="3"><a id="p100683"></a>Взрыв.<br>Пламя.<br>Объекты или материалы с высокой или низкой температурой.<br>Излучение от источников тепла</td><td rowspan="3"><a id="p100684"></a>Ожоги.<br>Обезвоживание.<br>Дискомфорт.<br>Обморожение.<br>Повреждения от излучения источников тепла</td><td><a id="p100685"></a><a href="#p100260">4.11.2</a></td><td><a id="p100686"></a>Электрические системы и оборудование</td></tr>
<tr><td><a id="p100687"></a><a href="#p100267">5</a></td><td><a id="p100688"></a>Верификация требований безопасности и/или мер защиты</td></tr>
<tr><td><a id="p100689"></a><a href="#p100278">6</a></td><td><a id="p100690"></a>Информация для пользователей</td></tr>
<tr><td rowspan="2"><a id="p100691"></a>4</td><td colspan="4"><a id="p100692"></a>Опасности от шума</td></tr>
<tr><td colspan="4"><a id="p100693"></a>В настоящем стандарте не рассматриваются источники возникновения подобных опасностей промышленного транспорта</td></tr>
<tr><td rowspan="2"><a id="p100694"></a>5</td><td colspan="4"><a id="p100695"></a>Опасности от вибрации</td></tr>
<tr><td colspan="4"><a id="p100696"></a>В настоящем стандарте не рассматриваются источники возникновения подобных опасностей промышленного транспорта</td></tr>
<tr><td rowspan="2"><a id="p100697"></a>6</td><td colspan="4"><a id="p100698"></a>Опасности от излучения</td></tr>
<tr><td colspan="4"><a id="p100699"></a>В настоящем стандарте не рассматриваются источники возникновения подобных опасностей промышленного транспорта</td></tr>
<tr><td rowspan="6"><a id="p100700"></a>7</td><td colspan="4"><a id="p100701"></a>Опасности от материалов/веществ</td></tr>
<tr><td rowspan="5"><a id="p100702"></a>Горючие.<br>Взрывчатые.<br>Легковоспламеняющиеся.<br>Жидкости.<br>Дым.<br>Газы</td><td rowspan="5"><a id="p100703"></a>Затрудненное дыхание, удушье.<br>Онкология.<br>Коррозия.<br>Влияние на репродуктивную способность.<br>Взрыв.<br>Пожар.<br>Инфекция.<br>Мутация.<br>Отравление</td><td><a id="p100704"></a><a href="#p100197">4.4.3.4</a></td><td><a id="p100705"></a>Гидравлические контуры</td></tr>
<tr><td><a id="p100706"></a><a href="#p100246">4.10.2</a></td><td><a id="p100707"></a>Стеклянные ограждения или экраны</td></tr>
<tr><td><a id="p100708"></a><a href="#p100260">4.11.2</a></td><td><a id="p100709"></a>Электрические системы и оборудование</td></tr>
<tr><td><a id="p100710"></a><a href="#p100267">5</a></td><td><a id="p100711"></a>Верификация требований безопасности и/или мер защиты</td></tr>
<tr><td><a id="p100712"></a><a href="#p100278">6</a></td><td><a id="p100713"></a>Информация для пользователей</td></tr>
<tr><td rowspan="7"><a id="p100714"></a>8</td><td colspan="3"><a id="p100715"></a>Эргономические опасности</td><td></td></tr>
<tr><td rowspan="6"><a id="p100716"></a>Доступ.<br>Конструкция или расположение индикаторов и визуальных дисплеев.<br>Конструкция, расположение или идентификация, устройств управления.<br>Усилие.<br>Местное освещение.<br>Умственная перегрузка.<br>Поза.<br>Повторяющаяся деятельность.<br>Видимость</td><td rowspan="6"><a id="p100717"></a>Дискомфорт.<br>Усталость.<br>Нарушения опорно-двигательного аппарата.<br>Стресс.<br>Любое другое (например, механическое, электрическое) как следствие человеческой ошибки</td><td><a id="p100718"></a><a href="#p100109">4.2</a></td><td><a id="p100719"></a>Приведение в движение и управление</td></tr>
<tr><td><a id="p100720"></a><a href="#p100156">4.3</a></td><td><a id="p100721"></a>Перемещение груза</td></tr>
<tr><td><a id="p100722"></a><a href="#p100253">4.11.1</a></td><td><a id="p100723"></a>Подъем</td></tr>
<tr><td><a id="p100724"></a><a href="#p100260">4.11.2</a></td><td><a id="p100725"></a>Электрические системы и оборудование</td></tr>
<tr><td><a id="p100726"></a><a href="#p100267">5</a></td><td><a id="p100727"></a>Верификация требований безопасности и/или мер защиты</td></tr>
<tr><td><a id="p100728"></a><a href="#p100278">6</a></td><td><a id="p100729"></a>Информация для пользователей</td></tr>
<tr><td rowspan="2"><a id="p100730"></a>9</td><td colspan="4"><a id="p100731"></a>Опасности, связанные с окружающей средой, в которой используется транспорт</td></tr>
<tr><td><a id="p100732"></a>Пыль и туман.<br>Электромагнитные помехи.<br>Молния.<br>Влажность.<br>Температура.<br>Вода.<br>Недостаток кислорода</td><td><a id="p100733"></a>Ожог.<br>Заболевания.<br>Поскальзывание, падение.<br>Удушье.<br>Любое другое как следствие воздействия источников опасностей на машину или части машины</td><td><a id="p100734"></a><a href="#p100278">6</a></td><td><a id="p100735"></a>Информация для пользователей</td></tr>
<tr><td rowspan="2"><a id="p100736"></a>10</td><td colspan="4"><a id="p100737"></a>Комбинации опасностей</td></tr>
<tr><td><a id="p100738"></a>Например, повторяющаяся деятельность + усилие + высокая температура окружающей среды</td><td><a id="p100739"></a>Например, обезвоживание, потеря сознания, тепловой удар</td><td><a id="p100740"></a><a href="#p100278">6</a></td><td><a id="p100741"></a>Информация для пользователей</td></tr>
</table>


<a id="p100742"></a>Приложение ДА
(справочное)

<a id="p100743"></a>**СВЕДЕНИЯ О СООТВЕТСТВИИ ССЫЛОЧНЫХ МЕЖГОСУДАРСТВЕННЫХ**
**СТАНДАРТОВ МЕЖДУНАРОДНЫМ СТАНДАРТАМ, ИСПОЛЬЗОВАННЫМ**
**В КАЧЕСТВЕ ССЫЛОЧНЫХ В ПРИМЕНЕННОМ МЕЖДУНАРОДНОМ СТАНДАРТЕ**

<a id="p100744"></a>Таблица ДА.1


<table>
<colgroup><col width="29%"><col width="16%"><col width="55%"></colgroup>
<tr><td><a id="p100745"></a>Обозначение ссылочного межгосударственного стандарта</td><td><a id="p100746"></a>Степень соответствия</td><td><a id="p100747"></a>Обозначение и наименование ссылочного международного стандарта</td></tr>
<tr><td><a id="p100748"></a>ГОСТ ISO 12100-2013</td><td><a id="p100749"></a>IDT</td><td><a id="p100750"></a>ISO 12100:2010 "Безопасность машин. Общие принципы конструирования. Оценка рисков и снижение рисков"</td></tr>
<tr><td colspan="3"><a id="p100751"></a><a id="p100752"></a>Примечание - В настоящей таблице использовано следующее условное обозначение степени соответствия стандартов:<br>- IDT - идентичный стандарт.</td></tr>
</table>


<table>
<colgroup><col width="48%"><col width="28%"><col width="24%"></colgroup>
<tr><td><a id="p100753"></a>УДК 621.868.2:331.823:006.354</td><td><a id="p100754"></a>МКС 53.060</td><td><a id="p100755"></a>MOD</td></tr>
<tr><td colspan="3"><a id="p100756"></a>Ключевые слова: промышленный транспорт, приводимый в движение оператором-пешеходом, требования безопасности и верификация</td></tr>
</table>


<a id="p100757"></a>

---