Распоряжение Минтранса России от 24.08.2005 № ИЛ-79-р
Редакция от 29.06.2012, актуально на 04.11.2026.
Как цитировать: Распоряжение Минтранса России от 24.08.2005 N ИЛ-79-р. ИЛ-79-р. 24.08.2005. редакция от 29.06.2012. https://bukva.ai/docs/rasporyazhenie-il-79-r-2005
(ред. от 29.06.2012)
«О введении в действие Методических рекомендаций по летным проверкам наземных средств радиотехнического обеспечения полетов, авиационной электросвязи и систем светосигнального оборудования гражданской авиации»
Примечание
Начало действия редакции — 29.06.2012.
МИНИСТЕРСТВО ТРАНСПОРТА РОССИЙСКОЙ ФЕДЕРАЦИИ
РАСПОРЯЖЕНИЕ
от 24 августа 2005 г. № ИЛ-79-р
О ВВЕДЕНИИ В ДЕЙСТВИЕ МЕТОДИЧЕСКИХ РЕКОМЕНДАЦИЙ ПО ЛЕТНЫМ ПРОВЕРКАМ НАЗЕМНЫХ СРЕДСТВ РАДИОТЕХНИЧЕСКОГО ОБЕСПЕЧЕНИЯ ПОЛЕТОВ, АВИАЦИОННОЙ ЭЛЕКТРОСВЯЗИ И СИСТЕМ СВЕТОСИГНАЛЬНОГО ОБОРУДОВАНИЯ ГРАЖДАНСКОЙ АВИАЦИИ
В соответствии с Федеральным законом от 19 марта 1997 г. № 60-ФЗ «Воздушный кодекс Российской Федерации» (Собрание законодательства Российской Федерации, 1997, № 12, ст. 1383; 1999, № 28, ст. 3483; 2004, № 35, ст. 3607; 2005, № 13, ст. 1078), Постановлением Правительства Российской Федерации от 30 июля 2004 г. № 395 «Об утверждении Положения о Министерстве транспорта Российской Федерации» (Собрание законодательства Российской Федерации, 2004, № 32, ст. 3342) и в целях реализации Приказа Министерства транспорта Российской Федерации от 18 января 2005 г. № 1 «Об утверждении Федеральных авиационных правил „Летные проверки наземных средств радиотехнического обеспечения полетов, авиационной электросвязи и систем светосигнального оборудования гражданской авиации“ (зарегистрирован Минюстом России 10 марта 2005 года, регистрационный № 6383):»
(в ред. распоряжения Минтранса России от 29.06.2012 № МС-82-р)
Ввести в действие прилагаемые Методические рекомендации по летным проверкам наземных средств радиотехнического обеспечения полетов, авиационной электросвязи и систем светосигнального оборудования гражданской авиации.
(в ред. распоряжения Минтранса России от 29.06.2012 № МС-82-р)
Приложение к распоряжению Минтранса России от 24 августа 2005 г. № ИЛ-79-р
МЕТОДИЧЕСКИЕ РЕКОМЕНДАЦИИ ПО ЛЕТНЫМ ПРОВЕРКАМ НАЗЕМНЫХ СРЕДСТВ РАДИОТЕХНИЧЕСКОГО ОБЕСПЕЧЕНИЯ ПОЛЕТОВ, АВИАЦИОННОЙ ЭЛЕКТРОСВЯЗИ И СИСТЕМ СВЕТОСИГНАЛЬНОГО ОБОРУДОВАНИЯ ГРАЖДАНСКОЙ АВИАЦИИ
I. ОБЩИЕ ПОЛОЖЕНИЯ
1. Методические рекомендации по летным проверкам наземных средств радиотехнического обеспечения полетов, авиационной электросвязи и систем светосигнального оборудования гражданской авиации (далее — МР ЛП ГА) разработаны в соответствии с Приказом Министерства транспорта Российской Федерации от 18 января 2005 г. № 1 «Об утверждении Федеральных авиационных правил „Летные проверки наземных средств радиотехнического обеспечения полетов, авиационной электросвязи и систем светосигнального оборудования гражданской авиации“ (зарегистрирован Минюстом России 10 марта 2005 г., регистрационный № 6383), стандартами и рекомендациями Международной организации гражданской авиации (ИКАО), принятыми для проведения летных проверок наземных средств радиотехнического обеспечения полетов, авиационной электросвязи и систем светосигнального оборудования (далее — наземные средства РТОП, связи и системы ССО), а также с учетом опыта эксплуатации наземных средств РТОП, связи и систем ССО в организациях гражданской авиации и опыта эксплуатации воздушных судов-лабораторий (далее — ВСЛ), оборудованных специальной аппаратурой летного контроля.»
(в ред. распоряжения Минтранса России от 29.06.2012 № МС-82-р)
2. Настоящие Методические рекомендации определяют методику проведения летных проверок наземных средств РТОП, связи и систем ССО и предназначены для инженерно-технического и летного персонала авиационных предприятий-эксплуатантов ВСЛ, диспетчерского состава служб управления воздушным движением (далее — служба УВД), инженерно-технического персонала служб эксплуатации радиотехнического оборудования обеспечения полетов и связи (далее — служба ЭРТОС), инженерно-технического персонала служб электросветотехнического обеспечения полетов (далее — служба ЭСТОП) организаций, осуществляющих деятельность в области гражданской авиации.
(в ред. распоряжения Минтранса России от 29.06.2012 № МС-82-р)
3 — 8. Исключены. - Распоряжение Минтранса России от 29.06.2012 № МС-82-р.
II. МЕТОДИКИ ЛЕТНЫХ ПРОВЕРОК ПАРАМЕТРОВ И ХАРАКТЕРИСТИК РАДИОМАЯЧНЫХ СИСТЕМ ИНСТРУМЕНТАЛЬНОГО ЗАХОДА ВОЗДУШНЫХ СУДОВ НА ПОСАДКУ
9. Оборудование радиомаячной системы инструментального захода воздушных судов (далее — ВС) на посадку (далее — РМС инструментального захода ВС на посадку) состоит из наземных и бортовых радиотехнических устройств, обеспечивающих ВС информацией, необходимой для управления ими в процессе захода на посадку и во время посадки.
Бортовое оборудование РМС инструментального захода ВС на посадку состоит из навигационно-посадочной аппаратуры и стрелочных индикаторов положения курса и глиссады с флажковыми сигнализаторами (бленкерами) и предназначено для выдачи в систему управления полетом и на индикаторы положения курса и глиссады экипажа сигналов, пропорциональных угловым отклонениям ВС от номинальной траектории снижения.
Наземное оборудование РМС инструментального захода ВС на посадку состоит из курсового (далее — КРМ) и глиссадного (далее — ГРМ) радиомаяков, которые формируют в пространстве равносигнальные зоны соответственно в горизонтальной (линия курса) и вертикальной (линия глиссады) плоскостях на траектории захода ВС на посадку. Пересечение этих плоскостей определяет номинальную траекторию снижения ВС в направлении оси ВПП с постоянным наклоном к горизонту. Кроме того, в состав РМС инструментального захода ВС на посадку входят маркерные радиомаяки (далее — МРМ), которые сигнализируют экипажу о моменте прохода характерных точек на траектории снижения ВС: дальний МРМ/OM, ближний МРМ/MM, внутренний МРМ/IM. Также в состав РМС инструментального захода ВС на посадку могут входить дальномерные навигационно-посадочные радиомаяки (далее — РМД-НП/DME-P), которые обеспечивают экипаж ВС информацией о текущей дальности до начала ВПП.
(в ред. распоряжения Минтранса России от 29.06.2012 № МС-82-р)
10. При вводе в эксплуатацию и присвоении категории РМС инструментального захода ВС на посадку типа ILS (СП) проверяются первый и второй комплекты аппаратуры КРМ, ГРМ и МРМ. При второй летной проверке (полугодовой) измеряются параметры и характеристики только первых комплектов РМС, вторые комплекты проверяются (при необходимости подстраиваются) по показаниям наземной контрольной аппаратуры. При третьей летной проверке (годовой) измеряются параметры и характеристики вторых комплектов РМС, первые комплекты проверяются (при необходимости подстраиваются) по показаниям наземной контрольной аппаратуры. При проведении последующих периодических летных проверок РМС инструментального захода ВС на посадку, кроме специальных, комплекты аппаратуры радиомаяков проверяются поочередно.
Периодические летные проверки глиссадного радиомаяка РМС инструментального захода ВС на посадку типа СП-75 с антенно-фидерным устройством (далее — АФУ) типа «интерферометр» проводятся для обоих комплектов аппаратуры.
11. Маневрирование ВСЛ при измерении параметров и характеристик РМС инструментального захода ВС на посадку осуществляется по схеме предпосадочного маневра, который является типовым для захода на посадку на данном аэродроме с точным выдерживанием индикаторов положения курса и глиссады в центре шкалы навигационного прибора — величина крена ВСЛ не более +/- 5°. Типовые схемы маневрирования ВСЛ при летной проверке РМС инструментального захода ВС на посадку приведены на рисунке 1 Приложения № 1, а перечень требований к летной проверке РМС инструментального захода ВС на посадку — в Приложении № 4.
(в ред. распоряжения Минтранса России от 29.06.2012 № МС-82-р)
12. Выбор места установки системы траекторных измерений (далее — СТИ) или станции наземных поправок, работающей с использованием информации от спутниковых навигационных систем типа ГЛОНАСС, GPS и т.д. (далее — СНС), осуществляется в соответствии с руководством по эксплуатации (далее — РЭ) на данный тип оборудования.
13. При маневрировании ВСЛ вне зоны измерений возможен обмен информацией между бортовым инженером-оператором АЛК (далее — БО АЛК) и инженерно-техническим персоналом (далее — ИТП) службы ЭРТОС (службы ЭСТОП) о качестве функционирования проверяемого средства (системы ССО), проведении необходимых регулировок оборудования и т.п.
14. В процессе выполнения летной проверки экипаж ВСЛ сообщает БО АЛК следующую информацию:
метеоусловия в районе выполнения летной проверки;
выход ВСЛ в расчетную точку начала режима измерений;
точность выхода ВСЛ на ось ВПП;
характер залегания линии курса (далее — ЛК) и линии глиссады (далее — ЛГ);
другую необходимую для летных измерений информацию.
15. Бортовой инженер-оператор АЛК информирует командира ВСЛ о:
предстоящем режиме маневрирования ВСЛ (заход по «нулю курса»/«нулю глиссады»; заход по полусектору курса: «справа»/«слева»; заход по полусектору глиссады: «выше»/«ниже»; АХ КРМ — «сечение курса»; УХ ГРМ — «сечение глиссады»; зона действия РМС; полет по «орбите», полет по «радиалу» и т.д.);
дальности и высоте, с которых необходимо выполнять измерения;
завершении измерений, высоте ухода на второй круг, рубеже (точке) начала следующего захода и т.д.
16. В процессе проведения летной проверки БО АЛК информирует наземного оператора СТИ и ИТП проверяемого радиомаяка о предстоящем заходе с обязательной информацией наземного оператора СТИ о выполнении ВСЛ четвертого разворота, кроме того БО АЛК все свои действия и результаты экспресс-анализа регистрирует в бортовом журнале. Записи выполняются точными, разборчивыми и пригодными для независимого анализа.
17. Траектория полета ВСЛ при измерении параметров и характеристик РМС инструментального захода ВС на посадку приведена на рисунке 2 Приложения № 1, участки измерений параметров и характеристик РМС инструментального захода ВС на посадку — в таблице 1 Приложения № 1, а форма отчета о летной проверке РМС инструментального захода ВС на посадку — в Приложении № 6.
18. Типовая схема зоны действия наземного радиотехнического устройства, излучающего в пространство радиосигналы, содержащие информацию для управления ВС в горизонтальной плоскости при выполнении ими захода на посадку (далее — курсовой радиомаяк РМС/ILS), приведена на рисунке 3 Приложения № 1.
19. Проверка зависимости информационного параметра курсового сигнала (РГМ) от угла относительно линии курса, соответствующего этому параметру (далее — азимутальная характеристика КРМ (АХ КРМ) — клиренс при смещении от линии курса), выполняется для определения того, что излучаемый сигнал КРМ обеспечивает экипаж правильной информацией о смещении ВС относительно линии курса и что отсутствуют геометрические места точек в любой горизонтальной плоскости, в которых РГМ равна нулю, и отличающиеся от геометрического места точек, образующего линию курса (далее — ложные курсы).
АХ КРМ (клиренс) проверяется только в угловых пределах зоны действия радиомаяка, обеспечивающей с каждой стороны посадочного курса угол, равный +/- 35°, за исключением случаев, когда для захода на посадку используется обратный курс. В этих случаях клиренс также проверяется в угловых пределах зоны действия обратного курса. В целях проверки наличия ложных курсов вне зоны действия радиомаяка рекомендуется при вводе КРМ в эксплуатацию проводить полет по круговой траектории с постоянной абсолютной высотой и с постоянным расстоянием от АФУ КРМ (далее — орбитальный полет). Ложные курсы могут быть обусловлены характеристиками диаграммы направленности АФУ КРМ или условиями окружающего рельефа местности. По этой причине рекомендуется проводить анализ АХ КРМ при больших углах места в следующих случаях:
первоначальный ввод в эксплуатацию при сложном рельефе местности;
изменения места установки АФУ КРМ;
установка АФУ КРМ другого типа.
Проверка АХ КРМ при больших углах места осуществляется в угловых пределах обеспечиваемой зоны действия таким же способом, что и проверка клиренса при смещении от линии курса, на высоте, соответствующей углу места, равному 7° относительно горизонтали, проходящей через АФУ КРМ. Если минимальный клиренс на этой относительной высоте при орбитальном полете с радиусом 7 — 15 км (4 — 8 м. миль) превышает 290 мкА, а АХ КРМ на высоте 300 м (1000 фут) является удовлетворительной, то считается, что КРМ отвечает эксплуатационным требованиям на всех промежуточных высотах в пределах зоны действия.
Если условия рельефа местности требуют, чтобы высота захода на посадку превышала 1800 м (6000 фут) относительно АФУ КРМ, то летную проверку выполняют на больших высотах для подтверждения отсутствия ложных курсов, оказывающих существенное влияние на выполнение полета рейсовых ВС.
В зависимости от технических характеристик аппаратуры летного контроля возможны следующие варианты маневрирования ВСЛ при определении АХ КРМ:
Измерения АХ КРМ (клиренса) выполняются при маневрировании ВСЛ по орбите радиусом 7 — 15 км (4 — 8 м. миль) от места установки АФУ КРМ и на высоте 300 — 460 м (1000 — 1500 фут), но не ниже безопасной. В случае влияния рельефа местности высота полета выбирается такой, при которой обеспечивается линия прямой видимости между ВСЛ и АФУ КРМ.
АЛК работает в режиме определения АХ КРМ в соответствии с РЭ АЛК.
с использованием аппаратуры СНС при нахождении ВСЛ на орбите 360° в произвольной точке, радиусом 7 — 15 км (5 — 8 м. миль) от места установки АФУ КРМ и на высоте 300 — 460 м (1000 — 1500 фут), но не ниже безопасной;
с использованием СТИ в момент прохода ВСЛ угла, равного +/- 35° (для КРМ с зоной действия, равной сектору +/- 10°, — пересечению угла, равного +/- 15°) с вершиной в центре АФУ КРМ.
СТИ работает в режиме слежения «грубо» по азимуту (каналу курса).
с использованием аппаратуры СНС в точке начала измерений при орбитальном полете (360°);
с использованием СТИ в момент прохода ВСЛ точки, симметричной началу измерений относительно продолжения осевой линии ВПП.
В процессе маневрирования ВСЛ измеряются текущие значения информационного параметра (далее — ИП) КРМ (РГМi, Мi) и угла отклонения ВСЛ от осевой линии ВПП (\alpha_{i}), по которым проводятся экспресс-анализ и оценка АХ КРМ (клиренса) в соответствии с РЭ АЛК. Запись контролируемых ИП КРМ (РГМi, Мi) и \alpha_{i} осуществляется в устройстве регистрации, и на записи делаются отметки определенных событий, необходимые для послеполетного анализа;
Измерения АХ КРМ (клиренса) выполняются при маневрировании ВСЛ по линии пути, проходящей под углами, равными +/- 90° относительно курсовой линии (посадочного курса) точно над ДПРМ или другой выбранной характерной точкой («сечение курса») на высоте 300 — 460 м (1000 — 1500 фут), но не ниже безопасной с постоянной скоростью полета. Заходы ВСЛ выполняются справа налево и слева направо между точками, находящимися на расстоянии +/- 10 — 12 км в стороне от оси ВПП для КРМ с зоной действия, ограниченной сектором +/- 35°, и +/- 8 — 10 км для КРМ с зоной действия, ограниченной сектором +/- 10° относительно осевой линии ВПП с вершиной в точке размещения фазового центра АФУ КРМ.
Схема маневрирования ВСЛ при измерении АХ КРМ (клиренса) приведена на рисунке 4 Приложения № 1.
АЛК работает в режиме определения АХ КРМ в соответствии с РЭ АЛК и использованием информации о траектории маневрирования ВСЛ от наземной СТИ, которая работает в режиме слежения «грубо» по азимуту (каналу курса).
Измерения проводятся при выходе ВСЛ в точку, соответствующую пересечению угла, равного +/- 35,0° (для КРМ с зоной действия, равной сектору +/- 10°, — пересечению угла, равного +/- 15°) с вершиной в центре АФУ КРМ.
Измерения завершаются в момент прохода ВСЛ точки, симметричной началу измерений относительно продолжения осевой линии ВПП.
В процессе маневрирования ВСЛ измеряются текущие значения ИП КРМ (РГМi, Мi) и угла отклонения ВСЛ от осевой линии ВПП (\alpha_{i}), по которым проводятся экспресс-анализ и оценка АХ КРМ (клиренса) в соответствии с РЭ АЛК. Запись контролируемых ИП КРМ (РГМi, Мi) и \alpha_{i} осуществляется в устройстве регистрации и в бортовом журнале инженера АЛК.
Информационный параметр КРМ (РГМi, Мi) монотонно возрастает при угловом отклонении ВСЛ (\alpha_{i}) в горизонтальной плоскости от линии курса, где ИП равен нулю, до углов с РГМ, равных +/- 0,18 (М, равных +/- 20,5%), где ИП монотонно увеличивается, и от углов с РГМ, равных +/- 0,18 (М, равных +/- 20,5%), до углов +/- 10° информационный параметр не может быть менее РГМ, равных +/- 0,18 (М, равных +/- 20,5%), и от углов +/- 10° до углов +/- 35° значение ИП на выходе курсового приемника не может быть менее РГМ, равных +/- 0,155 (М, равных +/- 17,5%), не допускается уменьшение ИП до нуля и изменение его знака.
Для курсового радиомаяка РМС/ILS с зоной действия, равной 360°, значение информационного параметра (РГМi) за пределами сектора, равного +/- 35°, не может быть менее 0,155.
При ограничении зоны действия КРМ из-за рельефа местности или по другим объективным причинам схема маневрирования ВСЛ при измерении АХ КРМ определяется командиром ВСЛ, БО АЛК и ИТП служб УВД и ЭРТОС организации, на эксплуатации которой находятся наземные средства РТОП и связи, с учетом аэронавигационного паспорта аэродрома/аэроузла (инструкции по производству полетов).
В процессе измерения азимутальной характеристики КРМ контролируется кодированный сигнал опознавания, который передается курсовым радиомаяком. Опознавание считается удовлетворительным, если кодовые знаки правильны, четко различимы и передаются с надлежащими интервалами.
20. Проверка определенного сектора воздушного пространства в горизонтальной плоскости, в пределах которого сигнал курсового радиомаяка с заданными характеристиками обеспечивает ВС навигационной информацией с допустимой погрешностью (далее — зона действия КРМ в горизонтальной плоскости — дальность действия) выполняется для подтверждения того, что КРМ обеспечивает пользователя правильной информацией в пределах всей зоны эксплуатационного применения радиомаяка.
Зона действия курсового радиомаяка РМС/ILS в горизонтальной плоскости охватывает сектор от фазового центра его АФУ до следующих расстояний:
46,3 км (25 м. миль) в пределах сектора +/- 10° относительно линии курса;
31,5 км (17 м. миль) в секторе между 10° и 35° относительно линии курса;
18,5 км (10 м. миль) за пределами сектора +/- 35°, если обеспечивается такая зона действия.
В тех случаях, когда этого требуют топографические условия или это допускается эксплуатационными требованиями, указанные пределы могут быть уменьшены до 33,4 км (18 м. миль) в пределах сектора +/- 10° и 18,5 км (10 м. миль) в пределах остальной части зоны действия при условии, что другие радионавигационные средства обеспечивают удовлетворительную зону действия в пределах промежуточного участка захода на посадку.
Сигналы курсового радиомаяка принимаются на указанных расстояниях на высоте 600 м (2000 фут) и более относительно высоты порога ВПП или 300 м (1000 фут) относительно наивысшей точки препятствия в пределах промежуточного и конечного участков захода на посадку в зависимости от того, какая из величин больше.
В процессе проведения периодических летных проверок допускается проверять зону действия курсового радиомаяка РМС/ILS только на расстоянии 31,5 км (17 м. миль) в пределах сектора, равного +/- 35° с каждой стороны от линии курса, за исключением случаев, когда сигналы КРМ используются вне пределов этого сектора.
Характеристики зоны действия КРМ в горизонтальной плоскости приведены на рисунке 5 Приложения № 1.
Зона действия курсового радиомаяка РМС/ILS в горизонтальной плоскости (ЗДкг) определяется при маневрировании ВСЛ по схеме предпосадочного маневра, который является типовым для захода на посадку на данном аэродроме в соответствии со схемой, приведенной на рисунке 6 Приложения № 1.
АЛК работает в режиме определения зоны действия КРМ в горизонтальной плоскости в соответствии с РЭ АЛК.
Измерения ЗДкг выполняются с удалений ВСЛ от АФУ КРМ:
50 км с курсом посадки, последующим снижением по глиссаде и завершаются в:
точке «В» — для РМС, КРМ — I категории;
точке «Т» — для РМС, КРМ — II категории;
точке «Е» с посадкой и пробегом по ВПП — для РМС, КРМ — III категории;
50 км с курсами, отличными от посадочного на +/- 10°, без снижения и завершаются в:
точке, соответствующей проходу ВСЛ угла места, равного 7° для РМС, КРМ — I, II и III категорий;
35 км с курсами, отличными от посадочного на +/- 35°, без снижения и завершаются в:
точке, соответствующей удалению ВСЛ 15 км от порога ВПП, или в точке, соответствующей проходу ВСЛ угла места, равного 7° для РМС, КРМ — I, II и III категорий.
В процессе маневрирования ВСЛ измеряются текущие значения напряженности электромагнитного поля радиомаяка (Екi) и дальности ВСЛ от АФУ КРМ (Дi) в соответствии с РЭ АЛК, по которым выполняются анализ и оценка зоны действия КРМ в горизонтальной плоскости (ЗДкг — дальность действия КРМ). Запись контролируемых Екi и Дi осуществляется в устройстве регистрации, и на записи делаются отметки определенных событий, необходимые для послеполетного анализа.
Напряженность электромагнитного поля КРМ (Ек) составляет:
на границах зоны действия КРМ — 40 мкВ/м;
на глиссаде снижения в пределах сектора курса и удалении 18,5 км (10 м. миль) от АФУ КРМ — 90 мкВ/м для РМС, КРМ — I, II категорий и 100 мкВ/м для РМС, КРМ — III категории;
в опорной точке «Т»/RDH — не менее 200 мкВ/м для РМС, КРМ — II и III категорий;
от опорной точки «Т»/RDH до точек «Д» и «Е» — не менее 100 мкВ/м.
21. Проверка определенного сектора воздушного пространства в вертикальной плоскости, в пределах которого сигнал курсового радиомаяка с заданными характеристиками обеспечивает ВС навигационной информацией с допустимой погрешностью (далее — зона действия КРМ в вертикальной плоскости) выполняется одновременно с полетами по проверке зоны действия курсового радиомаяка в горизонтальной плоскости.
Зона действия курсового радиомаяка РМС/ILS в вертикальной плоскости (ЗДкв) определяется при маневрировании ВСЛ по схеме предпосадочного маневра, который является типовым для захода на посадку на данном аэродроме на высоте круга без снижения с удаления 50 км от АФУ КРМ до удаления, соответствующего проходу ВСЛ угла места, равного 7° с вершиной в центре АФУ КРМ.
АЛК работает в режиме определения зоны действия КРМ в вертикальной плоскости в соответствии с РЭ АЛК и использованием информации о траектории маневрирования ВСЛ от наземной СТИ, которая работает в режиме слежения «грубо» по углу места (каналу глиссады) или от бортовой СНС.
Измерения зоны действия КРМ в вертикальной плоскости выполняются с удалений ВСЛ от АФУ КРМ, равных 50 км с курсом посадки и курсами, отличными от посадочного на +/- 10° (для курсов, отличных от посадочного на +/- 35° — с 35 км), и завершаются через 5 секунд после прохода ВСЛ угла места, равного 7°.
В момент прохода ВСЛ точки, соответствующей углу, равному 7°, в вертикальной плоскости регистрируется значение напряженности электромагнитного поля радиомаяка (Ек).
При невозможности установки аппаратуры СТИ в центре АФУ КРМ граничное значение угла в вертикальной плоскости, соответствующее углу, равному 7°, с учетом высоты полета ВСЛ рассчитывается по формуле:
\theta_{7} = arctg \frac{0,1228 \times (H - h)}{H - 0,1228 \times \Delta} ,
\theta_{7} — граничное значение угла в вертикальной плоскости, соответствующее углу, равному 7°, градус;
h — высота центра оптического устройства СТИ относительно центра АФУ КРМ, м;
\Delta — расстояние от проекции центра АФУ КРМ до проекции на поверхность земли точки установки СТИ, м.
По измеренным значениям напряженности электромагнитного поля радиомаяка (Ек) в момент прохода ВСЛ точки с углом места, равным 7°, в соответствии с РЭ АЛК выполняются анализ и оценка зоны действия курсового радиомаяка в вертикальной плоскости (ЗДкв). Запись контролируемых Ек и \theta_{7} осуществляется в устройстве регистрации, и на записи делаются отметки определенных событий, необходимые для послеполетного анализа.
Характеристики зоны действия курсового радиомаяка РМС/ILS в вертикальной плоскости (ЗДкв) приведены на рисунке 7 Приложения № 1.
В процессе выполнения заходов ВСЛ по проверке зоны действия КРМ в вертикальной плоскости контролируется кодированный сигнал опознавания, который передается курсовым радиомаяком. Опознавание считается удовлетворительным, если кодовые знаки правильны, ясно различимы и передаются с надлежащими интервалами.
22. Геометрическое место точек зоны действия КРМ, ближайших к осевой линии ВПП в горизонтальной плоскости, в которых информационный параметр курсового сигнала (РГМ, М) равен нулю (далее — положение линии курса относительно осевой линии ВПП — точность юстировки курса — Lо) определяется при маневрировании ВСЛ по схеме предпосадочного маневра, который является типовым для захода на посадку на данном аэродроме с последующим снижением по глиссаде и с дальнейшим уходом на второй круг для КРМ — I и II категорий, с посадкой и пробегом по ВПП для КРМ — III категории.
Схема маневрирования ВСЛ при проверке положения средней линии курса относительно оси ВПП для КРМ — I, II и III категорий приведена на рисунке 8 Приложения № 1.
Проверка положения линии курса относительно оси ВПП (проверка точности юстировки линии курса) выполняется с использованием точной информации о маневрировании ВСЛ на траектории измерений, которая поступает в бортовой вычислитель от наземной СТИ или от СНС (ГЛОНАСС/GPS). При этой проверке одновременно определяется смещение линии курса относительно среднего положения такой амплитуды и частоты, которое может отслеживаться воздушным судном, выполняющим заход на посадку по приборам (далее — амплитуда искривлений курсовой линии — \xi_{\text{к}} — структура курса).
АЛК работает в режиме определения положения средней линии курса и амплитуды искривлений курсовой линии в соответствии с РЭ АЛК и использованием информации о траектории маневрирования ВСЛ от наземной СТИ, которая работает в режиме слежения «точно» по азимуту (каналу курса) или от бортовой СНС с наземной спутниковой станцией поправок.
Проверка положения средней линии курса (L) относительно осевой линии ВПП выполняется на траектории снижения ВСЛ:
от точки «А» до точки «В» — для РМС, КРМ — I категории;
от точки «В» до точки «Т» — для РМС, КРМ — II категории;
от точки «С» до точки «D» — для РМС, КРМ — III категории.
Измерения амплитуды искривлений линии курса (\xi_{\text{к}}) проводятся при наличии устойчивой информации о траектории полета ВСЛ (СТИ/СНС) на участке от границы зоны действия курсового радиомаяка (не менее 12 — 15 км от АФУ КРМ) до:
точки «С» — для РМС, КРМ — I категории;
точки «Т» — для РМС, КРМ — II категории;
точки «Е» — для РМС, КРМ — III категории.
В процессе маневрирования ВСЛ измеряются текущие значения информационного параметра КРМ (РГМi, Мi), угла отклонения ВСЛ от осевой линии ВПП (\alpha_{i}) и дальности от АФУ радиомаяка (Дi — при наличии соответствующей аппаратуры), по которым проводятся экспресс-анализ и оценка положения средней линии курса (L) относительно оси ВПП и величина амплитуды искривлений курсовой линии (\xi_{\text{к}}). Запись контролируемых ИП КРМ (РГМi, Мi), \alpha_{i} и Дi осуществляется в устройстве регистрации, и на записи делаются отметки определенных событий, необходимые для послеполетного анализа.
По полученным результатам вычисляются и документируются:
точность юстировки линии курса (L);
амплитуды искривлений линии курса (\xi_{\text{к}} — структура курса).
Линейное отклонение линии курса от оси ВПП (\Delta L) в опорной точке РМС («Т»/RDH) определяется по формуле:
\Delta L = D \times tg\alpha_{o},
\Delta L — линейное отклонение линии курса от оси ВПП у ее порога, м;
D — расстояние от КРМ до порога ВПП со стороны захода на посадку, м;
\alpha_{o} — среднее угловое отклонение линии курса от оси ВПП, градус.
Расстояние между осью ВПП и средней линией курса (L), измеренное у начала ВПП со стороны захода на посадку (\Delta L) в опорной точке РМС («Т»/RDH) составляет не более:
+/- 10,5 м (+/- 35,0 фут) — для РМС, КРМ — I категории;
+/- 7,5 м (+/- 25,0 фут) — для РМС, КРМ — II категории;
+/- 3,0 м (+/- 10,0 фут) — для РМС, КРМ — III категории.
Допуски на величину амплитуды искривлений линии курса (\xi_{\text{к}}) РМС типа ILS, СП составляют не более:
от границы зоны действия радиомаяка до точки «А» +/- 0,031 РГМ, +/- 3,5% М (+/- 50,0 мкА) — для КРМ — I, II и III категорий;
от точки «А» до точки «В» линейное уменьшение до +/- 0,015 РГМ, +/- 1,7% М (+/- 25,0 мкА) — для КРМ — I категории и до +/- 0,005 РГМ (+/- 8,0 мкА) — для КРМ — II и III категорий;
от точки «В» до точки «С» +/- 0,015 РГМ, +/- 1,7% М (+/- 25,0 мкА) — для КРМ — I категории;
от точки «В» до опорной точки «Т»/RDH +/- 0,005 РГМ (+/- 8,0 мкА) — для КРМ — II категории;
от точки «В» до точки «Д» +/- 0,005 РГМ (+/- 8,0 мкА) и затем линейное увеличение до +/- 0,01 РГМ (+/- 16,0 мкА) в точке «Е» — для КРМ — III категории.
23. Проверка отношения измеренной РГМ (М) к соответствующему боковому смещению относительно соответствующей опорной линии (далее — чувствительность к смещению от линии курса) осуществляется при маневрировании ВСЛ с имитацией посадки по границам полусектора курса или с выполнением орбитальных полетов ВСЛ с пересечением сектора курса под прямым углом к продолжению осевой линии ВПП.
Полусектор КРМ в горизонтальной плоскости, содержащий линию курса и ограниченный геометрическими местами точек, ближайших к линии курса, в которых РГМ равна 0,0775 (далее — полусектор курса) при использовании метода с имитацией захода на посадку, определяется при маневрировании ВСЛ по обе стороны от линии курса со снижением по глиссаде и дальнейшим уходом на второй круг в точке «В» для КРМ — I, II и III категорий.
Номинальный полусектор курса (\alpha_{\text{пскн}}) определяется по формулам:
\alpha_{\text{пскн}} = \frac{0,0775 \times 3438}{0,00145 \times D} ,\text{мин }.\text{или }\alpha_{\text{пскн}} = \frac{l_{o}}{D} \times 57,3,\text{град }.,
0,0775 — номинальная величина РГМ на границе полусектора курса;
3438 — коэффициент перевода тангенса угла полусектора курса;
0,00145 — номинальная чувствительность к смещению от линии курса;
lо — номинальная ширина полусектора курса у порога ВПП со стороны захода на посадку, равная 105 м;
D — расстояние от КРМ до порога ВПП со стороны захода на посадку, м.
Ширина полусектора курса определяется как сумма правой (\alpha_{\text{пскп}}) и левой (\alpha_{\text{пскл}}) частей полусектора и составляет величину не более 3,0°.
Размеры правой (\alpha_{\text{пскп}}) и левой (\alpha_{\text{пскл}}) частей полусектора курса по возможности устанавливаются как можно симметричнее.
Схема маневрирования ВСЛ при измерении чувствительности к смещению от линии курса приведена на рисунке 9 Приложения № 1.
АЛК работает в режиме определения чувствительности к смещению от линии курса в соответствии с РЭ АЛК и использованием информации о траектории маневрирования ВСЛ от наземной СТИ, которая работает в режиме слежения «точно» по азимуту (каналу курса) или от бортовой СНС.
Для удобства пилотирования ВСЛ по границе курсового полусектора с выдерживанием стрелки курса в центре шкалы индикаторного навигационного прибора, подобно пилотированию ВСЛ по курсовой линии, ток в цепи индикатора курса компенсируется током обратной полярности от АЛК.
Проверка чувствительности к смещению от линии курса (Sк) выполняется после выхода ВСЛ из четвертого разворота на правую (левую) границу полусектора курса от точки «А» до точки «В» для КРМ — I, II и III категорий.
В процессе маневрирования ВСЛ измеряются текущие значения информационного параметра КРМ на границах полусектора (РГМпск п(л)i, Мпск п(л)i), угла отклонения ВСЛ от границы правой/левой части полусектора курса (\alpha_{\text{пскп }(\text{л})i}) и дальности от АФУ радиомаяка (Дi — при наличии соответствующей аппаратуры), по которым проводятся экспресс-анализ и оценка крутизны характеристики КРМ. Запись контролируемых ИП, \alpha_{\text{пскп}i},\alpha_{\text{пскл}i} и Дi осуществляется в устройстве регистрации, и на записи делаются отметки определенных событий, необходимые для послеполетного анализа.
По полученным результатам вычисляются и документируются:
величина правой (левой) части полусектора курса \alpha_{\text{пскп}}(\alpha_{\text{пскл}}) у порога ВПП, значение чувствительности к смещению от линии курса (Sк) и ее отклонение (\delta S_{\text{к}}) от номинального значения по формулам:
S_{\text{к}} = \frac{\text{В}}{D \times (\alpha_{\text{пскп}} + \alpha_{\text{пскл}})} ,
\delta S_{\text{к}} = \frac{(S_{\text{кф}} - S_{\text{кн}})}{S_{\text{кн}}} \times 100\%,
Sк — чувствительности к смещению от линии курса, РГМ/м;
коэффициент В = 532,9 (РМС/ILS), В = 60150 (РМС/СП);
D — расстояние от КРМ до порога ВПП со стороны захода на посадку, м;
\alpha_{\text{пскп}}(\alpha_{\text{пскл}}) — величина правой (левой) части полусектора курса, м;
\delta S_{\text{к}} — отклонение чувствительности от номинального значения, %;
Sкф и Sкн — фактическая и номинальная чувствительности к смещению от линии курса, РГМ/м.
Изменения информационного параметра (РГМпск п(л)i) и чувствительность к смещению от линии курса — крутизна характеристики КРМ приведены на рисунке 10 Приложения № 1.
Отклонение информационного параметра КРМ (\delta S_{\text{к}}), который определяется скоростью нарастания выходного тока бортового приемника в зависимости от величины отклонения ВС от линии курса (крутизна характеристики выходного сигнала канала курса) от установленного при вводе в эксплуатацию (номинального) значения справа (слева) от линии курса составляет не более:
17,0% — для РМС/ILS, КРМ — I и II категорий;
10,0% — для РМС/ILS, КРМ — III категории.
Различия между результатами наземных и летных измерений чувствительности к смещению от линии курса составляют не более 10% от установленного номинального значения чувствительности, если указанная степень корреляции не достигается, необходимо выяснить причину расхождения и отрегулировать крутизну характеристики радиомаяка заново.
24. Исключен. - Распоряжение Минтранса России от 29.06.2012 № МС-82-р.
25. Проверка отклонения линии курса в результате наличия нежелательных вертикально-поляризованных составляющих сигналов радиомаяка на качество пилотирования ВС (далее — влияние вертикальной составляющей поляризации поля КРМ — ВСП) выполняется при вводе КРМ в эксплуатацию и зависит от технических характеристик АЛК:
а) при наличии в комплекте АЛК устройства, позволяющего устанавливать углы наклона плоскости поляризации курсо-навигационной антенны (КНА), для оценки влияния вертикальной составляющей поляризации поля осуществляется маневрирование ВСЛ по схеме предпосадочного маневра, который является типовым для захода на посадку на данном аэродроме по линии курса, последующим снижением по глиссаде и уходом на второй круг, при этом углы крена ВСЛ не превышают +/- 5°.
АЛК работает в режиме определения ВСП в соответствии с РЭ АЛК и использованием информации о траектории маневрирования ВСЛ от наземной СТИ, которая работает в режиме слежения «точно» по азимуту (каналу курса) или от бортовой СНС.
Измерения проводятся с удалений ВСЛ от АФУ КРМ 20 — 25 км с курсом посадки и завершаются в точке «В» — для РМС, КРМ — I, II и III категорий.
Один комплект курсо-навигационного приемника АЛК подключается на выход антенны с нормальной плоскостью поляризации, второй комплект работает от антенны с наклоном плоскости поляризации, равной +/- 45° ( \pm \nu — величина углов наклона плоскости поляризации КНА приведена в протоколе калибровки АЛК). Выполняется два захода ВСЛ: один при наклоне плоскости поляризации КНА, равной +45° ( + \nu), второй при -45° ( - \nu). В процессе маневрирования ВСЛ измеряются текущие значения выходных токов: первого приемника с нормально расположенной антенной (Ii-1) и второго приемника (Ii+2 и Ii-2) с плоскостью поляризации антенны +/- 45° ( \pm \nu), пропорциональные влиянию вертикальной составляющей поляризации поля КРМ. Запись контролируемых Ii-2, Ii+2 и Ii-2 осуществляется в устройстве регистрации, и на записи делаются отметки определенных событий, необходимые для послеполетного анализа.
Экспресс-анализ ВСП КРМ выполняется следующим образом:
в момент, когда значения тока первого курсового приемника (Ii-2) равняются «0», измеряется текущее значение тока второго приемника (Ii+2 и Ii-2) при его работе на антенну с наклоном плоскости поляризации +45° ( + \nu) и -45° ( - \nu). Далее вычисляется среднеарифметическое значение токов второго комплекта приемника (Iср) при его работе на антенну с наклоном плоскости поляризации: +45° ( + \nu) и -45° ( - \nu) и определяется разность значений этих токов по формуле:
\Delta I = |I_{cp}( + \nu) - I_{cp}( - \nu)|,
\Delta I — разность значений токов при работе навигационного приемника на антенну с наклоном плоскости поляризации ( + \nu\text{и } - \nu), мкА;
I_{cp}( + \nu)\text{и}I_{cp}( - \nu) — среднеарифметические значения токов второго комплекта приемника (Iср) при его работе на антенну с наклоном плоскости поляризации ( + \nu\text{и } - \nu), мкА.
Величина тока, обусловленная наличием ВСП КРМ, приведенная к крену ВСЛ, равному +/- 20°, и бортовой антенне с подавлением уровня ВСП, равным 10 дБ (17,5°), вычисляется по формуле:
I_{20°/10\text{дБ}} = \frac{0,452 \times \Delta I}{|tg(+ \nu)| + |tg(- \nu)|} ,
I20°/10 дБ — величина тока ВСП, приведенная к крену ВС, равному +/- 20° и бортовой антенне с подавлением уровня ВСП, равным 10 дБ (17,5°), мкА;
+ \nu\text{и } - \nu — углы наклона плоскости поляризации вправо и влево бортовой измерительной антенны ВСЛ (из протокола калибровки АЛК), град.;
\Delta I — разность значений токов бортового навигационного приемника, измеренных при наклонах плоскости поляризации антенны на угол ( \pm \nu), мкА;
коэффициент 0,452 = tg (20° + 17,5°) — tg 17,5°.
По результатам измерений в соответствии с РЭ АЛК и исходя из ее технических характеристик вычисляется величина информационного параметра (РГМ, М, ток в цепи индикатора курса бортового приемника), вызванная наличием вертикально-поляризованного излучения КРМ на линии курса, которая составляет не более:
+/- 0,016 РГМ, +/- 1,7% М (+/- 25,0 мкА) — для КРМ/ILS(СП) — I категории;
+/- 0,008 РГМ, +/- 0,85% М (+/- 13,0 мкА) — для КРМ/ILS(СП) — II категории;
+/- 0,005 РГМ (+/- 8,0 мкА) в пределах сектора, ограниченного величиной +/- 0,02 РГМ с каждой стороны от линии курса, — для КРМ/ILS — III категории.
Влияние вертикально-поляризованных составляющих излучения КРМ является приемлемым, когда оно находится в пределах указанных допусков.
Точность измерений вертикально-поляризованных составляющих излучения КРМ зависит от поляризационных характеристик бортовой курсо-навигационной антенны ВСЛ, поэтому при оценке влияния ВСП на качество пилотирования ВС необходимо учитывать чувствительность бортовой антенны к вертикальной составляющей поляризации;
б) при отсутствии в комплекте АЛК устройства, позволяющего устанавливать углы наклона плоскости поляризации КНА, для оценки влияния вертикальной составляющей поляризации поля КРМ осуществляется маневрирование ВСЛ по схеме предпосадочного маневра, который является типовым для захода на посадку на данном аэродроме по линии курса на высоте 300 м, но не менее безопасной, без снижения с периодическими кренами ВСЛ на +/- 20° вправо и влево относительно продольной оси ВС. Причем ввод ВСЛ в крен +/- 20° и возврат его в исходное положение нулевого крена выполняется за время не более 5 секунд. В процессе указанных эволюций ВСЛ при отсутствии крена и при кренах +/- 20° удерживается на продолжении осевой линии ВПП.
АЛК работает в режиме определения ВСП в соответствии с РЭ АЛК.
Координаты ВСЛ на траектории измерений контролируются с помощью точной системы определения местоположения (СТИ/СНС).
Измерения проводятся с удалений ВСЛ от АФУ КРМ, равных 25 — 30 км с курсом посадки и завершаются в точке «В» — для РМС, КРМ — I, II и III категорий.
Периодические крены ВСЛ на +/- 20° относительно продольной оси самолета выполняются вначале в одну сторону с креном, равным +20°, и с последующим возвращением к прямолинейному горизонтальному полету, а затем с креном, равным -20°, в противоположную сторону, и этот маневр необходимо повторить не менее 20 раз в каждую сторону. В процессе указанных эволюций ВСЛ отклонения курса и линии пути от заданных значений должны поддерживаться минимальными (указатель индикатора курсовых отклонений — в центре шкалы).
По результатам измерений в соответствии с РЭ АЛК вычисляется и документируется величина вертикальной составляющей поляризации поля КРМ и ее влияние на качество пилотирования ВС.
26. Проверка работы системы автоматического контроля КРМ (далее — САК КРМ) проводится с использованием методов, рекомендуемых в руководстве по эксплуатации на данный тип РМС инструментального захода ВС на посадку.
Перед проведением этой проверки бортовой инженер-оператор АЛК координирует свои действия с инженерно-техническим персоналом РМС инструментального захода ВС на посадку:
а) проверка САК КРМ при смещении положения средней линии курса осуществляется при полете ВСЛ по осевой линии ВПП в соответствии с методикой, приведенной в пункте 22.
Для того, чтобы при отклонении линии курса (\Delta L) от номинального значения за пределы установленных допусков (\Delta L: КРМ — I категории: +/- 10,5 м/35,0 фут; \Delta L: КРМ — II категории: +/- 7,5 м/25,0 фут; \Delta L: КРМ — III категории: +/- 6,0 м/20,0 фут) подавался сигнал «аварии», наземный инженерно-технический персонал РМС регулирует оборудование радиомаяка таким образом, чтобы в соответствующих случаях (смещение ЛК вправо и влево от оси ВПП) эта регулировка вызывала срабатывание аварийной сигнализации устройства контроля положения линии курса («авария по нулю»).
После этой проверки органы регулировки КРМ возвращаются в исходное положение, соответствующее нормальным эксплуатационным условиям курсового радиомаяка;
б) проверку САК КРМ при увеличении (уменьшении) чувствительности к смещению от линии курса (при изменении крутизны характеристики КРМ) целесообразно проводить после обычной проверки чувствительности к смещению по методике, приведенной в пункте 23.
При этой проверке наземный инженерно-технический персонал радиомаяка настраивает чувствительность к смещению от линии курса (крутизну характеристики КРМ) на широкие (расширение полусектора курса — уменьшение чувствительности) и узкие (сужение полусектора курса — увеличение чувствительности) пределы срабатывания сигналов «аварии», и производится проверка чувствительности к смещению в каждом из этих случаев до момента срабатывания системы автоматического контроля («авария по крутизне»).
После проверки устройства контроля чувствительности к смещению от ЛК и настройки пределов срабатывания сигнала «аварии по крутизне» необходимо восстановить уровень чувствительности к смещению, соответствующий нормальным эксплуатационным условиям курсового радиомаяка;
в) проверка САК КРМ при уменьшении мощности излучения радиомаяка проводится только при вводе КРМ в эксплуатацию. Напряженность поля, создаваемого сигналом КРМ (Ек), измеряется на линии курса, на максимально используемом расстоянии, но не менее 33,3 км (18 м. миль) при мощности радиомаяка, составляющей 80% от номинального значения для двухчастотного радиомаяка и 50% от номинального значения для одночастотного КРМ.
При величине напряженности электромагнитного поля (Ек) менее 40 мкВ/м мощность радиомаяка увеличивается для обеспечения напряженности, равной, по крайней мере, 40 мкВ/м, а предел срабатывания контрольного устройства настраивается таким образом, чтобы сигнал «аварии» срабатывал при этом уровне.
В процессе маневрирования ВСЛ измеряется зона действия КРМ в горизонтальной плоскости при уменьшенной мощности излучения радиомаяка в соответствии с методикой, приведенной в пункте 20, при этом выполняются два захода ВСЛ: один заход под углом +35°, а второй — под углом -10° или один заход под углом -35°, а второй — под углом +10° к осевой линии ВПП.
Кроме того, при выполнении этой проверки проводятся измерения и оценка величины амплитуды искривлений курсовой линии (\xi_{\text{к}}) в соответствии с методикой, приведенной в пункте 22.
После проверки работоспособности КРМ при уменьшении мощности излучения и настройки пределов срабатывания сигнала «аварии» необходимо восстановить уровень мощности излучения, соответствующий нормальным эксплуатационным условиям курсового радиомаяка.
27. Большинство параметров и характеристик наземного радиотехнического устройства, излучающего в пространство радиосигналы, содержащие информацию для управления ВС в вертикальной плоскости при выполнении ими захода на посадку (далее — глиссадный радиомаяк РМС/ILS) могут быть проверены с помощью двух основных схем маневрирования ВСЛ: захода на посадку вдоль линии курса и горизонтального прохода или орбитального полета ВСЛ через сектор курса КРМ. Варианты этих методов предусматривают маневрирование ВСЛ при имитации захода на посадку по глиссаде, выше и ниже глиссады или с траверза курсовой линии, а также горизонтальный полет слева и справа от продолжения осевой линии ВПП. Путем подбора оптимальных исходных расстояний и траектории полета, а также технических характеристик АЛК можно выполнить несколько измерений в ходе одного маневра ВСЛ, важно, чтобы при выполнении этих измерений осуществлялась запись проверяемых параметров и характеристик в устройстве регистрации и на записи делались отметки определенных событий, необходимые для послеполетного анализа.
28. Основной целью проверки фазирования антенн глиссадного радиомаяка (летная настройка — «фазировка по воздуху») является подтверждение наличия оптимальной фазы между передающими антеннами радиомаяка. Данная проверка проводится при вводе РМС в эксплуатацию (при необходимости — при периодических летных проверках).
Проверка правильности фазирования антенн ГРМ с помощью летных измерений проводится с использованием методов, рекомендуемых в руководстве по эксплуатации на данный тип РМС инструментального захода ВС на посадку.
Перед выполнением этой проверки БО АЛК согласовывает свои действия с наземным ИТП радиомаяка с целью выбора схемы маневрирования ВСЛ и определения оптимальной зоны для проведения летной настройки ГРМ.
Проверка фазирования АФУ ГРМ осуществляется при горизонтальном полете ВСЛ по схеме предпосадочного маневра, который является типовым для захода на посадку на данном аэродроме с удаления, равного 25 — 28 км от порога ВПП по линии курса, без снижения, на высоте 300 — 460 м (1000 — 1500 фут), но не ниже безопасной.
Схема маневрирования ВСЛ при проверке фазирования АФУ ГРМ приведена на рисунке 11 Приложения № 1.
На ГРМ ИТП радиомаяка устанавливает режим проверки фазирования в соответствии с руководством по эксплуатации данного типа оборудования РМС.
АЛК работает в режиме определения УХ ГРМ в соответствии с РЭ АЛК.
Измерения выполняются с удаления ВСЛ 25 — 28 км от АФУ ГРМ и завершаются на расстоянии 8 — 12 км от порога ВПП. Через каждые 2 — 3 секунды БО АЛК информирует по радиосвязи инженерно-технический персонал радиомаяка о величине выходного тока навигационного приемника по каналу глиссады. По принимаемой информации инженерно-технический персонал ГРМ выполняет при необходимости соответствующие регулировки. Оптимальным условием этой проверки является «нуль» на микроамперметре бортового навигационного приемника АЛК в канале глиссады. Если показания микроамперметра на борту ВСЛ составляют величину более +/- 10,0 мкА, то наземному инженерно-техническому персоналу радиомаяка необходимо выяснить причину и произвести фазирование передающих антенн ГРМ заново, предварительно проверив исправность антенно-фидерного тракта.
29. Проверка зависимости информационного параметра глиссадного сигнала (РГМ) от угла относительно линии глиссады, соответствующего этому параметру (далее — угломестная характеристика ГРМ (УХ ГРМ) — клиренс при смещении от линии глиссады), позволяет убедиться в наличии безопасной зоны между нижней и верхней границами сектора глиссады, что свидетельствует о правильности фазирования передающих антенн глиссадного радиомаяка.
Угломестная характеристика ГРМ определяется при маневрировании ВСЛ по схеме предпосадочного маневра, который является типовым для захода на посадку на данном аэродроме по линии курса в направлении на ГРМ с удаления, соответствующего углу места, равному 0,3\theta (25 — 28 км), до расстояния, соответствующего углу места, равному 1,75\theta, от АФУ ГРМ с проходом точки «В», без снижения, на высоте полета 300 — 460 м (1000 — 1500 фут), но не менее безопасной.
Расстояние до точки выхода ВСЛ из четвертого разворота на посадочную прямую рассчитывается БО АЛК и зависит от установленного (номинального) угла глиссады (\theta_{o}) данного направления посадки и высоты полета ВСЛ.
Схема маневрирования ВСЛ при проверке угломестной характеристики ГРМ приведена на рисунке 11 Приложения № 1.
АЛК работает в режиме определения УХ ГРМ в соответствии с РЭ АЛК и использованием информации о траектории маневрирования ВСЛ от наземной СТИ, которая работает в режиме слежения «грубо» по углу места (каналу глиссады) или от бортовой СНС.
Измерения информационных параметров (РГМi, \theta_{i}) выполняются при наличии устойчивой информации о траектории полета ВСЛ с максимально возможного удаления и завершаются после прохода ВСЛ точки «В».
В процессе маневрирования ВСЛ измеряются текущие значения информационного параметра ГРМ (РГМi) и угла отклонения ВСЛ от траектории глиссады (\theta_{i}), по которым проводятся экспресс-анализ и оценка угломестной характеристики ГРМ в соответствии с РЭ АЛК. Запись контролируемых ИП и \theta_{i} осуществляется в устройстве регистрации, и на записи делаются отметки определенных событий, необходимые для послеполетного анализа.
Значение информационного параметра радиомаяка (РГМi) составляет:
ниже глиссады: от угла места, равного \theta, до угла, равного 0,45\theta относительно горизонта, — линейное возрастание РГМ от «0» до РГМ >= 0,22; от угла, равного 0,45\theta, до угла, равного 0,3\theta, — значение РГМ >= 0,22. Если значение РГМ >= 0,22 достигается под углом больше 0,45\theta, необходимо поддерживать этот уровень до угла 0,45\theta относительно горизонта;
выше глиссады: от угла места, равного \theta, — линейное возрастание РГМ от «0» до РГМ >= 0,175, до угла места, равного 1,75\theta. Если значение РГМ, равное 0,175, достигается под углом меньшим 1,75\theta, то РГМ поддерживается на уровне не менее 0,175 до угла, равного 1,75\theta.
Изменения информационного параметра ГРМ/ILS (РГМв/н) и допуски для пространственной диаграммы направленности излучения глиссадного радиомаяка приведены на рисунке 12 Приложения № 1.
30. Проверка определенного сектора воздушного пространства в горизонтальной плоскости, в пределах которого сигнал глиссадного радиомаяка с заданными характеристиками обеспечивает ВС навигационной информацией с допустимой погрешностью (далее — зона действия ГРМ в горизонтальной плоскости) выполняется для подтверждения того, что ГРМ обеспечивает пользователя правильной информацией в пределах всей зоны эксплуатационного применения радиомаяка.
Зона действия глиссадного радиомаяка в горизонтальной плоскости (ЗДгг) проверяется на расстояниях не менее 18,5 км (10,0 м. миль) от АФУ ГРМ. На удалениях более 18,5 км (10,0 м. миль) зона действия проверяется исходя из требований использования глиссады при заходе на посадку.
Зона действия ГРМ в горизонтальной плоскости в пределах сектора, равного +/- 8°, относительно курсовой линии определяется при маневрировании ВСЛ по схеме предпосадочного маневра, который является типовым для захода на посадку на данном аэродроме без снижения, на высоте 300 — 460 м (1000 — 1500 фут), но не ниже безопасной и дальнейшим уходом на второй круг, с удалений от АФУ ГРМ, равных 20 — 22 км, с курсами полета отличными от посадочного на +/- 8°. Эта проверка при полетах по линии курса проводится одновременно с проверкой УХ ГРМ и использованием одного и того же профиля полета ВСЛ.
Схема маневрирования ВСЛ при определении зоны действия ГРМ в горизонтальной плоскости (ЗДгг) приведена на рисунке 11 Приложения № 1.
АЛК работает в режиме определения зоны действия ГРМ в горизонтальной плоскости в соответствии с РЭ АЛК.
Измерения выполняются с удаления 20 — 22 км от АФУ ГРМ и завершаются в точке «В» для РМС, ГРМ — I, II и III категорий.
В процессе маневрирования ВСЛ измеряются текущие значения напряженности электромагнитного поля ГРМ (Ег) и дальности ВСЛ от АФУ ГРМ (Дi — при наличии соответствующей аппаратуры), по которым проводятся экспресс-анализ и оценка зоны действия ГРМ в горизонтальной плоскости (ЗДгг) в соответствии с РЭ АЛК. Запись контролируемых Ег и Дi осуществляется в устройстве регистрации, и на записи делаются отметки определенных событий, необходимые для послеполетного анализа.
Величина напряженности электромагнитного поля глиссадного радиомаяка (Ег) составляет не менее 400 мкВ/м, и ток бленкера навигационного приемника в азимутальном секторе, равном +/- 8°, по обе стороны от осевой линии ВПП имеет удовлетворительные рабочие характеристики до расстояния 18,5 км (10 м. миль) от порога ВПП и в вертикальной плоскости до верхнего значения угла, равного 1,75\theta, и до нижнего значения угла, равного 0,45\theta, над горизонтальной плоскостью либо ниже этой величины — до угла, равного 0,3\theta, если это требуется для безопасного выполнения предпосадочного маневра воздушного судна.
Характеристики зоны действия глиссадного радиомаяка РМС типа ILS в горизонтальной плоскости (ЗДгг) приведены на рисунке 13 Приложения № 1.
31. Проверка определенного сектора воздушного пространства в вертикальной плоскости, в пределах которого сигнал глиссадного радиомаяка с заданными характеристиками обеспечивает ВС навигационной информацией с допустимой погрешностью (далее — зона действия ГРМ в вертикальной плоскости) выполняется одновременно с полетами по проверке УХ ГРМ (клиренса) и использованием одного и того же профиля полета ВСЛ.
Зона действия ГРМ в вертикальной плоскости (ЗДгв) определяется при маневрировании ВСЛ по схеме предпосадочного маневра, который является типовым для захода на посадку на данном аэродроме без снижения, на высоте круга, с курсом посадки и с курсами, отличными от посадочного на +/- 8°, с удаления от АФУ ГРМ, соответствующего углу места, равному 0,45\theta.
Схема маневрирования ВСЛ при определении зоны действия ГРМ в вертикальной плоскости (ЗДгв) приведена на рисунке 11 Приложения № 1.
АЛК работает в режиме определения зоны действия ГРМ в вертикальной плоскости в соответствии с РЭ АЛК и использованием информации о траектории маневрирования ВСЛ от наземной СТИ, которая работает в режиме слежения «грубо» по углу места (каналу глиссады) или от бортовой СНС.
Измерения проводятся при наличии информации о траектории полета ВСЛ с максимально возможного удаления и завершаются после прохода ВСЛ точки пересечения угла места, равного 1,75\theta.
В процессе полета ВСЛ от угла, равного 0,45\theta(0,3\theta), до угла, равного 1,75\theta, измеряются значения напряженности электромагнитного поля радиомаяка (Ег), которые составляют не менее 400 мкВ/м, и проводится анализ зоны действия ГРМ в вертикальной плоскости в соответствии с РЭ АЛК.
Для ГРМ — I, II и III категорий значение информационного параметра радиомаяка (РГМi — величина тока на выходе глиссадного тракта измерения информационного параметра) составляет:
ниже глиссады: монотонно увеличивается до значения РГМ >= 0,22 (315,0 мкА) под углом над горизонталью 0,3\theta. Если значение РГМ >= 0,22 (315,0 мкА) достигается под углом больше 0,45\theta, необходимо поддерживать этот уровень до угла, равного 0,45\theta относительно горизонта;
(в ред. распоряжения Минтранса России от 29.06.2012 № МС-82-р)
выше глиссады: монотонно возрастает от 0 до значения РГМ >= 0,22 (315,0 мкА) до угла, равного 1,75\theta относительно горизонта.
(в ред. распоряжения Минтранса России от 29.06.2012 № МС-82-р)
Характеристики зоны действия глиссадного радиомаяка РМС типа ILS в вертикальной плоскости (ЗДгв) приведены на рисунке 13 Приложения № 1.
32. Геометрическое место точек зоны действия ГРМ в вертикальной плоскости, содержащей ось ВПП, ближайших к земной поверхности, в которых информационный параметр глиссадного сигнала (РГМ) равен нулю (далее — угол наклона глиссады — точность юстировки глиссады — \theta) определяется при маневрировании ВСЛ по схеме предпосадочного маневра, который является типовым для захода на посадку на данном аэродроме с дальности 12 — 20 км, последующим снижением по глиссаде и дальнейшим уходом на второй круг.
Схема маневрирования ВСЛ при определении угла наклона глиссады приведена на рисунке 14 Приложения № 1.
Проверка угла наклона глиссады снижения (проверка точности юстировки глиссады — \theta) выполняется с использованием точной информации о маневрировании ВСЛ на траектории измерений, которая поступает в бортовой вычислитель от наземной СТИ или от СНС (ГЛОНАСС/GPS). При этой проверке одновременно определяется смещение линии глиссады относительно усредненной глиссады такой амплитуды и частоты, которое может отслеживаться воздушным судном, выполняющим заход на посадку по приборам (далее — амплитуда искривлений линии глиссады — \xi_{\text{г}} — структура глиссады) и вычисляется высота опорной точки РМС («Т»/RDH).
АЛК работает в режиме определения угла наклона глиссады и амплитуды искривлений линии глиссады в соответствии с РЭ АЛК и использованием информации о траектории маневрирования ВСЛ от наземной СТИ, которая работает в режиме слежения «точно» по углу места (каналу глиссады) или от бортовой СНС с наземной спутниковой станцией поправок.
Измерения амплитуды искривлений линии глиссады выполняются после выхода ВСЛ из четвертого разворота на посадочную прямую с дальности, на которой обеспечивается устойчивая информация от системы траекторных измерений, но не менее чем от точки «А» и завершаются над точкой «С» для РМС, ГРМ — I категории и порогом ВПП для РМС, ГРМ — II и III категорий. Угол наклона глиссады определяется на участке от точки «А» до точки «В» для РМС, ГРМ — I, II и III категорий.
В процессе маневрирования ВСЛ измеряются текущие значения информационного параметра ГРМ (РГМi), угловые координаты траектории полета ВСЛ по глиссаде (\theta_{i}) и дальности (Дi — при наличии соответствующей аппаратуры), по которым определяется угол наклона глиссады (\theta), пределы установки (допуски на юстировку) среднего угла глиссады относительно номинального угла (\delta\theta_{\text{о}}), выполняется построение залегания линии глиссады, вычисляется амплитуда искривлений линии глиссады (\xi_{\text{г}}) и определяется высота опорной точки РМС («Т»/RDH) в соответствии с РЭ АЛК. Запись контролируемых ИП, \theta_{i} и Дi осуществляется в устройстве регистрации, и на записи делаются отметки определенных событий, необходимые для послеполетного анализа.
По полученным результатам вычисляются и документируются:
амплитуда искривлений линии глиссады;
высота опорной точки РМС («Т»/RDH).
При вводе ГРМ в эксплуатацию угол наклона глиссады (\theta) устанавливается как можно ближе к номинальному (\theta_{\text{о}}) для данного направления посадки углу снижения (в соответствии с аэронавигационным паспортом аэродрома).
При периодических летных проверках угол наклона глиссады (\theta) поддерживается в пределах следующих допусков от номинального угла (\delta\theta_{\text{о}}):
\pm 0,075\theta_{o}( \pm 7,5\%) — для РМС/ILS, ГРМ — I и II категорий;
\pm 0,040\theta_{o}( \pm 4,0\%) — для РМС/ILS, ГРМ — III категории.
Допуски на величину амплитуды искривлений линии глиссады РМС типа ILS (\xi_{\text{г}} — структура глиссады) составляют:
от границы зоны действия до точки «С» — +/- 0,035 РГМ (+/- 50,0 мкА) — для ГРМ — I категории;
от границы зоны действия до точки «А» — +/- 0,035 РГМ (+/- 50,0 мкА) — для ГРМ — II и III категорий;
от точки «А» до точки «В» — линейное уменьшение до +/- 0,023 РГМ (+/- 30,0 мкА) — для ГРМ — II и III категорий;
от точки «В» до опорной точки «Т»/RDH — не более +/- 0,023 РГМ (+/- 30,0 мкА) — для ГРМ — II и III категорий.
Вычисление высоты опорной точки РМС («Т»/RDH) проводится по полученным результатам информационных параметров радиомаяка (РГМi), угла отклонения ВСЛ от траектории глиссады (\theta_{i}) и дальности до АФУ ГРМ (Дi) в соответствии с РЭ АЛК на участках:
от точки «А» до точки «В» — расчетная высота опорной точки («Т»/RDH);
от дальности 1830 м от порога ВПП со стороны захода на посадку до удаления 300 м от порога ВПП — фактическая высота опорной точки («Т»/RDH).
Для определения высоты опорной точки РМС/ILS («Т»/RDH) над порогом ВПП среднее положение угла наклона глиссады (\theta) между точками «А» и «В» на траектории снижения РМС/ILS представляется в виде прямой (при этом предполагается, что геометрическое место точек глиссады в вертикальной плоскости, содержащей осевую линию ВПП, является совершенной гиперболой и продолжение глиссады является асимптотой к этой гиперболе) и измеряется между этой прямой линией и ее проекцией по вертикали на горизонтальную плоскость.
Влияние усредненных значений отклонений глиссады в районе между точкой «В» (БПРМ) и порогом ВПП приводит к проектированию опорной точки («Т»/RDH), которая отличается от рассчитанной на участке от точки «А» до точки «В». Фактическая опорная точка определяется только в процессе летной проверки, и ее значение отражается в материалах отчета по летной проверке. Расчет фактической высоты опорной точки проводится по измеренным значениям информационных параметров глиссадного радиомаяка (РГМi, \theta_{i}, Дi) на участке глиссады, расположенном между точками 1830 м (6000 фут) и 300 м (1000 фут) от порога ВПП. Этот участок глиссады снижения (1830 — 300 м) представляется в виде прямой, продолженной до точки приземления.
Высота опорной точки РМС/ILS («Т»/RDH) проверяется только при вводе РМС в эксплуатацию и/или при присвоении категории радиомаячной системе инструментального захода ВС на посадку, и величина ее составляет:
15,0 м + 3,0 м (50,0 фут + 10,0 фут) — для РМС, ГРМ — I, II и III категорий;
12,0 м + 6,0 м (40,0 фут + 20,0 фут) — для РМС, ГРМ — I категории, установленных на коротких ВПП (по классификации ИКАО, код 1, 2 — длина ВПП 1200 м и менее).
33. Проверка отношения измеренной РГМ к соответствующему угловому смещению относительно соответствующей опорной линии (далее — чувствительность к угловому смещению от линии глиссады — крутизна характеристики ГРМ) осуществляется на основе измерений, выполняемых между точками «А» и «В» на траектории снижения РМС. При этом ВСЛ маневрирует по верхней и нижней границам полусектора глиссады.
Схема маневрирования ВСЛ при определении чувствительности к смещению от линии глиссады приведена на рисунке 14 Приложения № 1.
АЛК работает в режиме определения чувствительности к смещению от линии глиссады в соответствии с РЭ АЛК и использованием информации о траектории маневрирования ВСЛ от наземной СТИ, которая работает в режиме слежения «точно» по углу места (каналу глиссады) или от бортовой СНС.
Для удобства пилотирования ВСЛ по границам полусектора с выдерживанием стрелки глиссады в центре шкалы индикаторного навигационного прибора, подобно пилотированию ВСЛ по линии глиссады, ток в цепи индикатора глиссады компенсируется током обратной полярности от АЛК. Любое отклонение ВСЛ в сторону от линии курса с нулевой РГМ приведет к снижению точности измерений.
Проверка чувствительности к смещению от линии глиссады (Sг) выполняется на посадочной прямой при полете ВСЛ по верхней (нижней) границе полусектора глиссады от точки «А» до точки «В» на траектории снижения для ГРМ — I, II и III категорий.
В процессе маневрирования ВСЛ измеряются текущие значения информационных параметров ГРМ (РГМпсг в(н)i), угла отклонения ВСЛ от границы верхней (нижней) части полусектора глиссады (\theta_{\text{псгв}i},\theta_{\text{псгн}i}) и дальности до АФУ ГРМ (Дi — при наличии соответствующей аппаратуры) в соответствии с РЭ АЛК, по которым проводятся экспресс-анализ и оценка крутизны характеристики ГРМ. Запись контролируемых ИП, \theta_{\text{псгв}i},\theta_{\text{псгн}i} и Дi осуществляется в устройстве регистрации и на записи делаются отметки определенных событий, необходимые для послеполетного анализа.
По полученным результатам вычисляются и документируются:
величина верхней (нижней) части полусектора глиссады (\theta_{\text{псгв}},\theta_{\text{псгн}}), мин.;
значение чувствительности к смещению от линии глиссады (Sг) и ее отклонение (\delta S_{\text{г}}) от номинального значения в процентах по формулам:
S_{\text{г}} = \frac{0,175}{(\theta_{\text{псгв}} + \theta_{\text{псгн}})} ,\text{РГМ }/\text{мин}.\text{или}S_{\text{г}} = \frac{60 \times \text{К}}{(\theta_{\text{псгв}} + \theta_{\text{псгн}})/2} ,\text{мкА }/\text{град}.
\delta S_{\text{г}} = \frac{[\theta_{\text{псго}} - (\theta_{\text{псгв}} + \theta_{\text{псгн}})]}{(\theta_{\text{псгв}} + \theta_{\text{псгн}})} \times 100\%,
коэффициент К = 125 — величина тока компенсации при полете ВСЛ по границам полусектора глиссады сверху (снизу), мкА;
\theta_{\text{псго}} — номинальная величина полусектора глиссады, мин.;
\theta_{\text{псгв}} — величина верхней части полусектора глиссады, мин.;
\theta_{\text{псгн}} — величина нижней части полусектора глиссады, мин.
Величину верхней (нижней) части полусектора глиссады рекомендуется устанавливать равной 0,12 \theta_{\text{о}}. Размеры верхней (\theta_{\text{псгв}}) и нижней (\theta_{\text{псгв}}) частей полусектора глиссады по возможности устанавливаются как можно симметричнее.
Отклонение информационного параметра ГРМ (\delta S_{\text{г}}), который определяется скоростью нарастания выходного тока бортового приемника в зависимости от величины отклонения ВС от линии глиссады (крутизна характеристики выходного сигнала канала глиссады) от установленного (номинального) значения выше (ниже) от линии глиссады составляет не более:
25,0% — для РМС/ILS, ГРМ — I категории;
20,0% — для РМС/ILS, ГРМ — II категории;
15,0% — для РМС/ILS, ГРМ — III категории.
Если чувствительность к смещению от линии глиссады (крутизна характеристики ГРМ), соответствующая измеренной ширине полусектора глиссады, выходит за границы установленных допусков, необходимо отрегулировать чувствительность к смещению радиомаяка заново.
34. Проверка влияния широкого канала на положение угла наклона глиссады проводится для глиссадной системы, зона действия которой создается путем использования двух независимых диаграмм излучения, образуемых разнесенными несущими частотами в пределах определенного канала глиссадного радиомаяка (далее — двухчастотный ГРМ), только при вводе РМС в эксплуатацию.
Оценка влияния широкого канала на положение средней линии глиссады осуществляется при маневрировании ВСЛ по схеме предпосадочного маневра, который является типовым для захода на посадку на данном аэродроме с выходом на рубеж начала измерений на дальности 10 — 12 км от порога ВПП, с последующим снижением по глиссаде и с дальнейшим уходом на второй круг.
На ГРМ отключается сигнал широкого канала в соответствии с руководством по эксплуатации данного типа РМС.
АЛК работает в режиме определения положения средней линии курса в соответствии с РЭ АЛК и использованием информации о траектории маневрирования ВСЛ от наземной СТИ, которая работает в режиме слежения «точно» по углу места (каналу глиссады) или от бортовой СНС.
Проверка параметров и характеристик ГРМ при отключенном широком канале проводится в соответствии с методикой, приведенной в пункте 32.
В процессе маневрирования ВСЛ измеряются текущие значения информационного параметра ГРМ (РГМi), угловые координаты траектории полета ВСЛ по глиссаде (\theta_{i}) и дальности (Дi — при наличии соответствующей аппаратуры), по которым проводятся экспресс-анализ и оценка положения средней линии глиссады (\theta) и величина амплитуды искривлений линии глиссады (\xi_{\text{г}}) при отключенном широком канале глиссадного радиомаяка.
По полученным результатам вычисляется и документируется величина угла наклона глиссады при отключенном широком канале радиомаяка (\theta_{\text{уз}}), которая сравнивается с величиной угла наклона глиссады (\theta), измеренной при выполнении заходов ВСЛ по линии глиссады при нормальном функционировании радиомаяка в соответствии с методикой, приведенной в пункте 32, по формуле:
\epsilon' = |\theta - \theta_{\text{уз}}|,
\epsilon' — разность положения среднего угла наклона глиссады при нормальном функционировании ГРМ и отключенном широком канале радиомаяка, мин.;
\theta — величина угла наклона глиссады, измеренная при нормально функционирующем ГРМ, мин.;
(\theta_{\text{уз}}) — величина угла наклона глиссады, измеренная при отключенном широком канале радиомаяка, мин.
Разность положения среднего угла наклона глиссады при нормальном функционировании ГРМ и отключенном широком канале радиомаяка (\epsilon\prime) составляет не более +/- 12' (+/- 0,2°). Если эта разность превышает границы допуска, то радиомаяк настраивается заново.
35. Проверка работы системы автоматического контроля ГРМ (далее — САК ГРМ) проводится с использованием методов, рекомендуемых в руководстве по эксплуатации на данный тип РМС. Перед проведением этой проверки бортовой инженер-оператор координирует свои действия с инженерно-техническим персоналом радиомаяка:
а) проверка САК ГРМ при смещении угла наклона глиссады осуществляется при полете ВСЛ по глиссаде и осевой линии ВПП в соответствии с методикой, приведенной в пункте 32.
Для того, чтобы при отклонении угла глиссады (\delta\theta) от номинального значения за пределы установленных допусков (\delta\theta: ГРМ — I, II категорий в пределах 0,075\theta_{\text{о}} (7,5%) от номинального угла; \delta\theta: ГРМ — III категории в пределах 0,04\theta_{\text{о}} (4,0%) от номинального угла) подавался сигнал «аварии», инженерно-технический персонал РМС настраивает оборудование радиомаяка таким образом, чтобы в соответствующих случаях (смещение линии глиссады выше и ниже от номинального угла глиссады — \theta_{o}) эта настройка вызывала срабатывание аварийной сигнализации устройства контроля положения (юстировки) линии глиссады («авария по \theta_{o}").»
Точное значение смещения линии глиссады выше (\delta\theta_{\text{ав}}) и ниже (\delta\theta_{\text{ан}}) от номинального угла глиссады (\theta_{o}), при котором срабатывает сигнал «аварии», определяется по формулам:
при правильной настройке САК ГРМ — I и II категорий:
\delta\theta_{\text{ав}(\text{ан})} = | \frac{\theta_{\text{ав}(\text{ан})} - \theta_{\text{о}}}{\theta_{\text{о}}} | \leq 0,075,
при правильной настройке САК ГРМ — III категории:
\delta\theta_{\text{ав}(\text{ан})} = | \frac{\theta_{\text{ав}(\text{ан})} - \theta_{\text{о}}}{\theta_{\text{о}}} | \leq 0,04,
\delta\theta_{\text{ав}(\text{ан})} — величина угла глиссады, при которой срабатывает сигнал «аварии» при смещении линии глиссады выше (ниже) от номинального значения, мин.;
\theta_{o} — номинальное значение угла глиссады данного направления посадки в соответствии с аэронавигационным паспортом аэродрома, мин.
После этой проверки органы регулировки ГРМ возвращаются в исходное положение, соответствующее нормальным эксплуатационным условиям глиссадного радиомаяка;
б) проверку САК ГРМ при увеличении (уменьшении) чувствительности к смещению от линии глиссады (при изменении крутизны характеристики ГРМ) целесообразно проводить после проверки чувствительности к смещению по методике, приведенной в пункте 33.
При этой проверке наземный инженерно-технический персонал радиомаяка настраивает чувствительность к смещению от линии глиссады на широкие (расширение полусектора глиссады — уменьшение чувствительности) и узкие (сужение полусектора глиссады — увеличение чувствительности) пределы срабатывания сигналов «аварии» и производится проверка чувствительности к смещению от линии глиссады в каждом из этих случаев до момента срабатывания системы автоматического контроля («авария по крутизне»).
Метод маневрирования ВСЛ через сектор курса или орбитальный полет используются только в случае хорошей корреляции результатов этих полетов с результатами более точного метода по схеме захода на посадку.
После проверки устройства контроля чувствительности к смещению от ЛГ и настройки пределов срабатывания сигнала «аварии по крутизне» необходимо восстановить уровень чувствительности к смещению, соответствующий нормальным эксплуатационным условиям глиссадного радиомаяка;
в) проверка САК ГРМ при уменьшении мощности излучения радиомаяка проводится только при вводе ГРМ в эксплуатацию. Напряженность поля, создаваемого сигналом ГРМ (Ег), измеряется на максимальном расстоянии, предусмотренном зоной его действия, при этом мощность радиомаяка снижается до уровня срабатывания сигнала «аварии». В том случае, когда с помощью наземной проверки произведено точное измерение предела срабатывания сигнала «аварии» контрольного устройства, можно измерить напряженность поля в обычных эксплуатационных условиях и рассчитать напряженность поля, соответствующую пределу срабатывания сигнала «аварии».
В процессе маневрирования ВСЛ измеряется зона действия ГРМ в горизонтальной плоскости при мощности радиомаяка, составляющей 80% от номинального значения для двухчастотного радиомаяка и 50% от номинального значения для одночастотного ГРМ в соответствии с методикой, приведенной в пункте 30, при этом выполняется два захода ВСЛ: один под углом +8°, а второй под углом -8°.
Величина напряженности поля глиссадного радиомаяка (Ег) при пониженной мощности излучения составляет не менее 400 мкВ/м, а предел срабатывания контрольного устройства регулируется таким образом, чтобы сигнал «аварии» срабатывал при этом уровне.
Кроме того, при выполнении этой проверки проводятся измерение и оценка амплитуды искривлений линии глиссады (\xi_{\text{г}}) в соответствии с методикой, приведенной в пункте 32.
После проверки работоспособности ГРМ при уменьшении мощности излучения и настройки пределов срабатывания сигнала «аварии» необходимо восстановить уровень мощности излучения, соответствующий нормальным эксплуатационным условиям глиссадного радиомаяка.
36. Основной целью летной проверки аэродромных (дополнительных, трассовых) маркерных радиомаяков, входящих в состав РМС инструментальной посадки, в состав системы ОСП, в состав отдельных приводных радиостанций (ОПРС/NDB) или трассовых радиомаяков РМА/VOR, сигнализирующих экипажу ВС о моменте прохода характерных точек на траектории снижения (опознавания конкретных пунктов вдоль воздушной трассы), является оценка соответствия зоны действия маркера, определенная путем измерения уровня напряженности электромагнитного поля (Ем), излучаемого антенно-фидерным устройством радиомаяка, и путем визуальной индикации (звуковой сигнализации) требуемым эксплуатационным допускам.
37. Проверка определенной области воздушного пространства, в пределах которой сигнал аэродромного (дополнительного) маркерного радиомаяка с заданными характеристиками обеспечивает ВС навигационной информацией с допустимой погрешностью (далее — зона действия МРМ) определяется путем прохода ВСЛ над дальним (ближним, внутренним, дополнительным) маркерным радиомаяком по схеме предпосадочного маневра, который является типовым для захода на посадку на данном аэродроме по траектории снижения (линии курса и глиссады) и границам полусектора курса, дальнейшим уходом на второй круг и измерением напряженности электромагнитного поля радиомаяка (Ем) на границах и внутри зоны действия МРМ, а также измерением времени, в течение которого обеспечивается визуальная индикация и звуковая сигнализация радиомаяка.
АЛК работает в режиме определения зоны действия МРМ в соответствии с РЭ АЛК.
Для маркерных радиомаяков, входящих в состав РМС инструментального захода ВС на посадку или в состав системы ОСП, измерения выполняются на посадочной прямой, с удаления 10 км от порога ВПП и завершаются после прохода ВСЛ ближнего МРМ (внутреннего МРМ).
Для аэродромных дополнительных маркерных радиомаяков (АДМРМ) полеты ВСЛ выполняются в соответствии с аэронавигационным паспортом аэродрома/аэроузла (инструкцией по производству полетов). Измерения выполняются с дальности не менее 2 км от места установки АДМРМ и завершаются через 5 — 6 секунд после его прохода.
Перекрытие зон действия дальнего и дополнительного МРМ на высотах их использования не допускается.
В процессе полета ВСЛ измеряются значения напряженности электромагнитного поля радиомаяка (Ем) на границах и в зоне действия МРМ, текущие значения дальности от порога ВПП (Дi — при наличии соответствующей аппаратуры), момент превышения уровней сигнала 1,5 мВ/м и 3,0 мВ/м и время отсутствия манипулированного сигнала МРМ (провалы в диаграмме направленности радиомаяка).
Одновременно с проверкой зоны действия МРМ оценивается непрерывность манипулированного сигнала радиомаяка. Оценка манипуляции производится по визуальной и звуковой сигнализации и считается удовлетворительной, когда кодовые знаки правильны, ясно различимы и передаются с надлежащими интервалами.
В процессе проверки напряженности электромагнитного поля маркерного радиомаяка зона действия составляет:
ДМРМ/OM — 600 м +/- 200 м (2000 фут +/- 650 фут);
БМРМ/MM — 300 м +/- 100 м (1000 фут +/- 325 фут);
ВнМРМ/IМ — 150 м +/- 50 м (500 фут +/- 160 фут);
АДМРМ — величина зоны действия зависит от высоты полета ВС (\Delta D = f(H_{\text{п}})).
38. Проверка определенной области воздушного пространства, в пределах которой сигнал трассового маркерного радиомаяка с заданными характеристиками обеспечивает ВС навигационной информацией с допустимой погрешностью (далее — зона действия трассового МРМ) определяется при полетах ВСЛ над маркерным радиомаяком на минимальной безопасной высоте исходя из конкретных условий аэродрома (аэроузла) путем измерения напряженности электромагнитного поля радиомаяка (Ем) на границах и внутри зоны действия МРМ, а также измерением промежутка времени или расстояния, на протяжении которого обеспечивается визуальная индикация сигнала, поступающего от калиброванного маркерного приемника и антенны. Поскольку периодические проверки трассового МРМ, как правило, выполняются одновременно с проверкой радионавигационного средства, установленного на этой же позиции (ОПРС/МРМ, РМА/МРМ), то оба этих средства целесообразно проверять на одной и той же высоте полета ВСЛ.
При вводе трассового МРМ в эксплуатацию зона действия определяется путем непрерывной записи уровня сигнала (напряженности электромагнитного поля радиомаяка — Ем на границах и внутри ЗД МРМ) на регистрирующей аппаратуре. При периодических проверках достаточно измерить время или расстояние, на протяжении которого на борту ВСЛ обеспечивается визуальная индикация (звуковая сигнализация) сигнала радиомаркера.
АЛК работает в режиме определения ЗД МРМ в соответствии с РЭ АЛК.
Выполняется полет ВСЛ над радиомаяком с регистрацией напряженности электромагнитного поля радиомаяка (Ем) на границах и внутри ЗД МРМ или истинной воздушной скорости ВС и промежутка времени или расстояния, на протяжении которого обеспечивается визуальная индикация (звуковая сигнализация) сигнала радиомаркера. Затем выполняется разворот на 180°, и те же измерения повторяются во время прохода ВСЛ над МРМ с той же воздушной скоростью в противоположном направлении. Эти два полета необходимы для того, чтобы за счет усреднения исключить влияние скорости ветра и других факторов, таких как задержка в приемнике, наклон или асимметрия диаграммы направленности бортовой антенны и др.
В процессе полета ВСЛ измеряются значения напряженности электромагнитного поля радиомаяка (Ем) на границах зоны действия МРМ, момент превышения уровня сигнала 3,0 мВ/м и время отсутствия манипулированного сигнала МРМ (провалы в диаграмме направленности радиомаяка). При проверке зоны действия трассового МРМ (ОПРС/МРМ, РМА/МРМ) на борту ВСЛ наблюдается визуальная индикация (звуковая сигнализация) момента пролета данного пункта на воздушной трассе. Центр зоны действия радиомаяка находится над центром АФУ МРМ.
Величина зоны действия трассового МРМ (\Delta D) зависит от высоты полета ВС (Hп), т.е. \Delta D = f(H_{\text{п}}) и определяется путем измерения промежутка времени, на протяжении которого обеспечивается визуальная индикация (звуковая сигнализация) маркера и истинной воздушной скорости полета ВСЛ, по формуле:
\Delta D = \frac{(V_{1} \times \Delta t_{1}) + (V_{2} \times \Delta t_{2})}{2} ,
\Delta D — ЗД МРМ (ширина диаграммы направленности радиомаркера), м;
V1 и V2 — истинная воздушная скорость ВСЛ при полете над МРМ с одного и противоположного направлений полета, м/с;
\Delta t_{1}\text{и }\Delta t_{2} — продолжительность визуальной индикации (звуковой сигнализации) маркера при полете ВСЛ над МРМ с одного и противоположного направлений, с.
При вводе трассового МРМ в эксплуатацию зону действия необходимо устанавливать в пределах +/- 25% от номинальной (согласно эксплуатационным требованиям на этот тип радиомаркера).
При периодических проверках допускается поддерживать зону действия трассового МРМ в пределах +/- 50% от номинальной.
Оценка манипуляции производится по визуальной и звуковой сигнализации и считается удовлетворительной, когда кодовые знаки правильны, ясно различимы и передаются с надлежащими интервалами.
При вводе радиомаяка в эксплуатацию необходимо убедиться в правильности расположения центра его зоны действия. Обычно он располагается над МРМ, однако иногда из-за неблагоприятных условий места размещения маркера полярная ось его диаграммы направленности может быть отклонена от вертикали. В этих случаях в эксплуатационных схемах полетов следует указать правильное положение центра зоны действия относительно точно замеренного контрольного ориентира на поверхности земли. Положение центра зоны действия МРМ можно проверить при выполнении полетов ВСЛ над маркером путем регистрации на непрерывной записи моментов, когда ВС находится непосредственно над радиомаяком. Среднее значение при двух записях, взятое относительно отметки на записи, показывает, располагается ли центр зоны действия над маркером. Отдельные записи, сделанные на регистрирующей аппаратуре при полетах в каждом из направлений, редко бывают симметричными относительно этого контрольного ориентира из-за влияния асимметрии диаграммы направленности радиомаркера, наклона диаграммы направленности бортовой антенны, задержек в тракте приемника и т.д., что необходимо учитывать при определении положения центра зоны действия МРМ.
III. МЕТОДИКИ ЛЕТНЫХ ПРОВЕРОК ПАРАМЕТРОВ И ХАРАКТЕРИСТИК АЗИМУТАЛЬНО-ДАЛЬНОМЕРНЫХ РАДИОМАЯКОВ БЛИЖНЕЙ НАВИГАЦИИ
39. Для обеспечения навигации на воздушных трассах используются азимутально-дальномерные радиомаяки следующих типов:
азимутальный радиомаяк (РМА/VOR (DVOR)), представляющий собой наземное радиотехническое средство малой дальности (около 370 км или 200 м. миль) и предназначенный для определения угла между направлением на магнитный север и направлением на радиомаяк (пеленга) на борту ВС;
радиотехническая система ближней навигации (РСБН), представляющая собой совокупность наземного радиомаяка и бортового оборудования, обеспечивающая получение в пределах зоны действия информации об азимуте и дальности ВС на его борту и на радиомаяке или только на борту ВС;
радиомаяк дальномерный (РМД/DME), представляющий собой наземное радиотехническое средство, обеспечивающее экипаж ВС по запросным сигналам бортового оборудования информацией о текущей дальности на этапах подхода, вылета и на маршруте в зависимости от того, где установлен радиомаяк;
радиомаяк дальномерный навигационно-посадочный (РМД-НП/DME-N), представляющий собой наземное радиотехническое средство, обеспечивающее экипаж ВС по запросным сигналам бортового оборудования информацией о текущей дальности до порога ВПП в режиме захода ВС на посадку.
40. Абзац исключен. - Распоряжение Минтранса России от 29.06.2012 № МС-82-р.
Абзац исключен. - Распоряжение Минтранса России от 29.06.2012 № МС-82-р.
Летную проверку азимутальных радиомаяков РМА/VOR (DVOR) рекомендуется начинать с проверки индикации полярности направления полета ВС («ОТ» или «НА» радиомаяк) и правильности направления вращения стрелки индикатора курсовых отклонений бортовой навигационной аппаратуры.
(в ред. распоряжения Минтранса России от 29.06.2012 № МС-82-р)
Проверка индикации полярности направления полета и правильности направления вращения стрелки индикатора курсовых отклонений выполняется после взлета ВСЛ по соответствующему радиалу на минимальной безопасной высоте, с дальности 3 — 5 км от АФУ РМА при пилотировании «НА» радиомаяк с проходом над ним и дальнейшим уходом на орбиту для проведения измерений. В процессе пилотирования, когда указатель индикатора курсовых отклонений установится на ноль, индикация полярности направления полета сигнализирует «НА» маяк. При выходе ВСЛ из нерабочей зоны радиомаяка табло готовности (бленкер) бортовой аппаратуры сигнализирует о появлении сигналов наземного радиомаяка и указатель индикатора курсовых отклонений установится на ноль, индикация полярности направления полета показывает «ОТ» маяка РМА/VOR (DVOR).
(в ред. распоряжения Минтранса России от 29.06.2012 № МС-82-р)
Систематическая ошибка по азимуту/пеленгу радиомаяков при вводе их в эксплуатацию определяется при пилотировании ВСЛ по орбите в диапазоне высот 1000 — 3000 м (3000 — 9000 фут), но не менее безопасной. Для радиомаяков РМА/VOR полет выполняется по трем орбитам радиусами 40 км, 30 км и 20 км относительно АФУ радиомаяка, для радиомаяков DVOR — по двум орбитам радиусами 30 км и 20 км, для радиомаяка РСБН — по одной орбите радиусом 30 км.
(в ред. распоряжения Минтранса России от 29.06.2012 № МС-82-р)
При проверке направления вращения стрелки индикатора курсовых отклонений РМА/VOR (DVOR) в орбитальном полете против часовой стрелки значения радиальных пеленгов на индикаторе курсовых отклонений уменьшаются, а при полете по часовой стрелке — увеличиваются»;
(в ред. распоряжения Минтранса России от 29.06.2012 № МС-82-р)
При проверке направления вращения стрелки индикатора курсовых отклонений в орбитальном полете против часовой стрелки значения радиальных пеленгов на индикаторе курсовых отклонений уменьшаются, а при полете по часовой стрелке — увеличиваются (для радиомаяка РМА/VOR (DVOR)).
После орбитальных полетов выполняются полеты ВСЛ по обслуживаемым воздушным трассам (коридорам) с целью проверки точностных характеристик радиомаяка на этих трассах.
При периодических летных проверках рекомендуется проверять параметры и характеристики радиомаяков на тех воздушных трассах (коридорах), на которых выявлена наибольшая ошибка информации об азимуте/пеленге при полете ВСЛ по орбите.
Перечень требований к летной проверке азимутально-дальномерных радиомаяков ближней навигации приведен в Приложении № 4, а формы отчета о летной проверке радиомаяков — в Приложении № 6.
(в ред. распоряжения Минтранса России от 29.06.2012 № МС-82-р)
41. Ошибка информации о пеленге в опорной контрольной точке радиомаяка РМА/VOR (DVOR) определяется только при вводе радиомаяка в эксплуатацию. Выбор опорной контрольной точки производится перед проведением летной проверки и выполняется совместно БО АЛК (штурманом ВСЛ), штурманской службой аэродрома/аэроузла и инженерно-техническим персоналом организации, на эксплуатации которой находится данный радиомаяк.
Контрольная точка выбирается на радиале установки антенны контрольного устройства или достаточно близко к нему (обычно 90° или 270°) и на расстоянии 18,5 — 37,0 км (10,0 — 20,0 м. миль) от АФУ радиомаяка. При этом контрольная точка (мост, перекресток дорог, церковь и т.п.) хорошо просматривается с высоты полета ВСЛ, равной 400 — 1000 м (1500 — 3000 фут), азимут/пеленг ее рассчитан с точностью до десятых долей градуса, указано расстояние от РМА/VOR и рекомендована высота прохода ВСЛ над ней относительно АФУ радиомаяка.
Контрольная точка используется для юстировки линии курса и служит в качестве опорной точки при последующих проверках юстировки контрольных устройств, курсовой чувствительности, а также при измерениях показателей модуляции сигналов радиомаяка.
Регулировка юстировки линии курса и курсовой чувствительности радиомаяка выполняется относительно этой опорной контрольной точки. При регулировках, выполняемых по другим направлениям, необходимо произвести повторную проверку указанных параметров РМА/VOR в этой контрольной точке.
Погрешность юстировки линии курса, измеренная в опорной контрольной точке, записывается в формуляр радиомаяка РМА/VOR для использования при последующих проверках.
АЛК работает в режиме определения ошибки пеленга в контрольной точке в соответствии с РЭ АЛК.
Пилотирование осуществляется по выбранному радиалу в направлении «НА» и «ОТ» радиомаяка на высоте полета 460 — 1000 м (1500 — 3000 фут), но не ниже безопасной, с проходом ВСЛ точно над опорной контрольной точкой, момент прохода ВСЛ над выбранной точкой определяется в соответствии с РЭ АЛК.
В момент прохода ВСЛ над опорной контрольной точкой измеряется пеленг РМА/VOR, и в зависимости от типа АЛК рассчитывается среднее значение ошибки пеленга, которое составляет не более +/- 1,5°.
42. Проверка пригодной для эксплуатационного использования области обслуживаемого воздушного пространства, где радиомаяк излучает такие сигналы, которые обеспечивают удовлетворительную работу типового бортового оборудования на эшелонах и расстояниях до угла места, равного 40° (далее — зона действия радиомаяка в горизонтальной и вертикальной плоскостях), осуществляется при полетах ВСЛ по воздушным трассам на высоте 5700 — 6000 м (9000 — 11000 м) в направлениях «ОТ» радиомаяка до удалений 250 — 300 км (135 — 165 м. миль) и «НА» радиомаяк с постоянной скоростью и точным проходом ВСЛ над радиомаяком.
Границы зоны действия радиомаяка в горизонтальной и вертикальной плоскостях по каналам азимута/пеленга и/или дальности определяются во время проведения летной проверки. Одновременно выполняется оценка сигнала опознавания и непрерывность навигационной информации.
АЛК работает в режиме определения зоны действия радиомаяка (РМА/VOR (DVOR), РМД/DME или РСБН) в соответствии с РЭ АЛК.
Измерения проводятся при маневрировании ВСЛ:
«ОТ» радиомаяка с удаления 6 — 7 км (3,5 м. мили) от АФУ радиомаяка до момента исчезновения информации об азимуте/пеленге и/или дальности;
«НА» радиомаяк с удаления 280 км (150 м. миль) от АФУ радиомаяка и с проходом над ним до удаления, равного 1,5Нполета.
В процессе проверки измеряются:
текущие значения азимута/пеленга (Аi/Пi) и/или наклонной дальности (Дi), по которым оценивается непрерывность навигационной информации;
дальность действия по уровню сигнала 90,0 мкВ/м и 5,0 мкВ/м на входе навигационного приемника для РМА/VOR или по появлению (исчезновению) сигнала готовности азимута и/или дальности для РСБН, РМД/DME;
текущие значения напряженности электромагнитного поля РМА/VOR.
Зона действия радиомаяка РМА/VOR зависит не только от уровня его сигнала, но и от других факторов. В тех районах, где отклонения типа неровностей и зубчатости, искривления, юстировка и/или помехи превышают установленные допуски и делают радиомаяк непригодным для эксплуатационного использования, вводятся ограничения, которые отражаются в отчете по летной проверке и аэронавигационных документах.
В процессе полета на борту ВСЛ прослушивается кодированный сигнал опознавания, оценивается правильность присвоенного кода и качество слышимости.
Опознавание считается удовлетворительным, если кодовые знаки правильны, ясно различимы и передаются с надлежащими интервалами.
Кроме того, для радиомаяков типа РМА/VOR определяется точность юстировки и вычисляется величина амплитуды искривлений курсовой линии.
АЛК работает в режиме определения величины искривлений курсовой линии радиомаяка РМА/VOR (DVOR) в соответствии с РЭ АЛК.
Искривления курсовой линии РМА/VOR определяются при полете ВСЛ по радиалам. В процессе полета регистрируется курс ВС и сравнивается с данными точной системы определения местоположения ВС в пространстве (ГЛОНАСС/GPS). Величина искривления курсовой линии определяется относительно правильного магнитного азимута (радиала).
Искривления курсовой линии, а также отклонения типа неровностей и зубчатости проявляются в виде колебаний указателя индикатора курсовых отклонений. Искривления курсовой линии подобны отклонениям типа зубчатости, но отличаются по частоте. Их частота такова, что ВС может следовать за этими искривлениями, если указатель индикатора курсовых отклонений удерживать в центре шкалы навигационного прибора.
При анализе искривлений курсовой линии необходимо учитывать изменения курса ВС и отклонения юстировки радиалов азимутального радиомаяка РМА/VOR. В некоторых случаях искривления трудно распознать, особенно в тех местах, где отсутствуют точные наземные ориентиры (контрольные точки) или другие средства точного определения местоположения ВС.
Вызванные искривлениями отклонения линии курса радиомаяка РМА/VOR (DVOR) относительно вычисленной средней линии курса (юстировки) составляют не более +/- 3,5°.
Все виды искажений курсовой линии вызываются отражениями радиочастотных сигналов от местных предметов, ангаров, зданий, линий электропередачи и т.д. Характер отклонения курсовой линии может свидетельствовать о типе отражающих объектов. Неровные объекты, такие как деревья, могут стать причиной возникновения неустойчивости линии курса, а объекты правильной формы — ангары и линии электропередачи — могут вызвать появление колебаний и искривления линии курса. Анализ результатов летной проверки и изучение окружающей местности позволяют обнаружить источник искажений курсовой линии и принять соответствующие меры. Эти искажения (неустойчивость, колебания и искривления курсовой линии) могут появляться как отдельно, так и в любом сочетании.
43. Ошибка навигационной информации об азимуте/пеленге и/или дальности радиомаяка на борту ВС определяется при маневрировании ВСЛ по орбите и по воздушным трассам:
(в ред. распоряжения Минтранса России от 29.06.2012 № МС-82-р)
а) при маневрировании ВСЛ по орбите АЛК работает в режиме определения ошибки информации об азимуте/пеленге и/или дальности (\Delta\text{А }/\Delta\text{П },\Delta\text{Д }) в зависимости от типа проверяемого радиомаяка (РМА/VOR (DVOR), РМД/DME, РСБН) в соответствии с РЭ АЛК.
(в ред. распоряжения Минтранса России от 29.06.2012 № МС-82-р)
Пилотирование ВСЛ осуществляется в диапазоне высот 1000 — 3000 м (3000 — 9000 фут) в соответствии с аэронавигационным паспортом аэродрома/аэроузла вначале с левым (правым), затем с правым (левым) креном ВСЛ.
(в ред. распоряжения Минтранса России от 29.06.2012 № МС-82-р)
При вводе радиомаяков РМА/VOR (DVOR), РМД/DME и РСБН в эксплуатацию полеты выполняются:
РМА/VOR — по трем орбитам радиусами 40 км (20 м. миль), 30 км (15 м. миль) и 20 км (10 м. миль);
РМА/DVOR — по двум орбитам радиусами 30 км (15 м. миль) и 20 км (10 м. миль);
РСБН — по одной орбите радиусом 30 км.
(в ред. распоряжения Минтранса России от 29.06.2012 № МС-82-р)
При положительных результатах, полученных при выполнении полетов по двум орбитам (40 км и 30 км) для РМА/VOR, допускается полет по третьей орбите (20 км) не проводить.
(в ред. распоряжения Минтранса России от 29.06.2012 № МС-82-р)
При периодической проверке радиомаяков РМА/VOR (DVOR), РМД/DME и РСБН полеты выполняются по одной орбите радиусом 30 км (15 м. миль) от места установки АФУ радиомаяка.
(в ред. распоряжения Минтранса России от 29.06.2012 № МС-82-р)
Измерения проводятся при наличии информации об азимуте/пеленге и/или дальности и заканчиваются в точке начала измерений.
(в ред. распоряжения Минтранса России от 29.06.2012 № МС-82-р)
В процессе маневрирования ВСЛ измеряются текущие значения азимута/пеленга (Аi/Пi) и/или наклонной дальности (Дi) проверяемых радиомаяков, азимута (Аснсi) и дальности (Дснсi) от спутниковой навигационной системы (СНС), вычисляются ошибки определения азимута/пеленга и/или дальности с учетом систематической (\Delta\text{А }/\Delta\text{П },\Delta\text{Д }) и случайной (\delta) составляющих погрешности радиомаяка в соответствии с руководством по эксплуатации применяемого типа АЛК.
Полученные значения систематической (постоянной) и случайной (переменной) составляющих ошибки информации об азимуте/пеленге (\Delta\text{А }/\Delta\text{П }) при маневрировании ВСЛ по орбите используются для регулировки радиомаяка с целью исключения систематической ошибки и определения воздушных трасс, на которых эта ошибка достигает максимальной величины или превышает допустимые значения.
При невозможности выполнения полетов по орбите из-за топографических условий местности, наличия специальных зон и по другим объективным причинам летная проверка точностных характеристик азимутально-дальномерных радиомаяков (РМА/VOR, РМД/DME, РСБН) проводится по наземным контрольным ориентирам. Контрольные ориентиры (далее — КО) выбираются в районе воздушных трасс (коридоров) на расстоянии 30 — 60 км от АФУ радиомаяка с таким расчетом, чтобы в каждом квадранте было не менее одного КО. При этом выбираются 6 — 8 контрольных ориентиров, которые хорошо просматриваются с высоты полета ВСЛ, равной 400 м — 1000 м (мост, перекресток дорог, церковь и т.п.), азимут/пеленг их рассчитывается с точностью до десятых долей градуса, определяется расстояние от радиомаяка до КО и вычисляется высота прохода ВСЛ над контрольными ориентирами относительно АФУ радиомаяка.
(в ред. распоряжения Минтранса России от 29.06.2012 № МС-82-р)
Схема маневрирования ВСЛ при проверке точностных характеристик азимутально-дальномерных радиомаяков по контрольным ориентирам приведена на рисунке 15 Приложения № 1.
При полетах ВСЛ по контрольным ориентирам АЛК работает в режиме определения ошибки информации об азимуте/пеленге и/или дальности (\Delta\text{А }/\Delta\text{П },\Delta\text{Д }) в зависимости от типа проверяемого радиомаяка (РМА/VOR, РМД/DME, РСБН) в соответствии с РЭ АЛК.
Воздушное судно-лаборатория выводится на выбранный контрольный ориентир на высоте, при которой сохраняется информация об азимуте/пеленге и/или дальности. В момент точного прохода ВСЛ над ориентиром БО АЛК фиксирует это событие на регистрирующей аппаратуре, считывает показания азимута/пеленга (А/П) и/или наклонной дальности (Д) проверяемых радиомаяков, а также по радиосвязи командой «ОТСЧЕТ» информирует ИТП радиомаяка РСБН для считывания показаний азимута и дальности на экране индикатора.
Определение ошибки навигационной информации об азимуте/пеленге и/или наклонной дальности азимутально-дальномерного радиомаяка с использованием полуавтоматической аппаратуры летного контроля приведено в Приложении № 5;
б) при полетах ВСЛ по воздушным трассам АЛК работает в режиме определения ошибки информации об азимуте/пеленге и/или дальности (\Delta\text{А }/\Delta\text{П },\Delta\text{Д }) в зависимости от проверяемого радиомаяка (РМА/VOR, РМД/DME, РСБН) в соответствии с РЭ АЛК.
Пилотирование ВСЛ осуществляется на высоте 5700 — 6000 м (18000 — 20000 фут) или 9000 — 11000 м (30000 — 36000 фут) в направлениях «ОТ» и «НА» радиомаяк с постоянной скоростью полета.
(абзац введен распоряжением Минтранса России от 29.06.2012 № МС-82-р)
Измерения проводятся при наличии навигационной информации об азимуте/пеленге и/или дальности на борту ВСЛ и завершаются при исчезновении этой информации.
В процессе полета измеряются текущие значения азимута/пеленга (Аi/Пi) и/или наклонной дальности (Дi) проверяемых радиомаяков, азимута (Aснсi) и дальности (Дснсi) от СНС, вычисляются ошибки определения азимута/пеленга и/или дальности с учетом систематической (\Delta\text{А }/\Delta\text{П },\Delta\text{Д }) и случайной (\delta) составляющих погрешности радиомаяка в соответствии с РЭ АЛК.
44. Ошибка навигационной информации о наклонной дальности на борту ВС и зона действия дальномерного навигационно-посадочного радиомаяка РМД-НП/DME-P определяются при маневрировании ВСЛ по схеме захода на посадку в соответствии с аэронавигационным паспортом аэродрома/аэроузла (инструкцией по производству полетов). Проверку рекомендуется проводить в комплексе с проверкой зоны действия курсового радиомаяка РМС/ILS в соответствии с пунктами 19 и 20. При полугодовых проверках РМС/ILS зона действия РМД-НП/DME-P проверяется в комплексе с проверкой положения средней линии курса относительно осевой линии ВПП (пункт 22).
При автономном вводе в эксплуатацию РМД-НП/DME-P зона действия радиомаяка определяется при маневрировании ВСЛ под углами 0°, +35°, -35° к осевой линии ВПП с дальности 50 — 60 км.
В процессе проверки определяются:
удаления, на которых показания дальности до порога ВПП на соответствующих приборах становятся устойчивыми;
удаления, на которых показания дальности по мере приближения к порогу ВПП на соответствующих приборах становятся неустойчивыми;
точность информации о дальности до порога ВПП в момент прохода ВСЛ характерных точек на траектории снижения (ДПРМ, БПРМ, ВнМРМ, порога ВПП).
Зона действия дальномерного радиомаяка РМД-НП/DME-N составляет:
по дальности не менее 50 км (25 м. миль) на высоте 600 м (2000 фут);
в горизонтальной плоскости (по азимуту) круговая или секторная +/- 35° относительно оси ВПП;
в вертикальной плоскости (угол места) от 0 до 20°.
Погрешность, вносимая радиомаяком в измерение дальности до порога ВПП, не более +/- 75,0 м (+/- 0,5 мкс).
(п. 44 в ред. распоряжения Минтранса России от 29.06.2012 № МС-82-р)
45. Проверка отклонения линии курса в результате наличия нежелательных вертикально-поляризованных составляющих сигналов радиомаяка на качество пилотирования ВС (далее — влияние вертикальной составляющей поляризации поля РМА/VOR — ВСП) выполняется только при вводе РМА/VOR (DVOR) в эксплуатацию.
Абзац исключен. - Распоряжение Минтранса России от 29.06.2012 № МС-82-р.
Схема пилотирования ВСЛ выбирается исходя из технических характеристик АЛК:
полет с периодическими кренами ВСЛ на +/- 20°;
полет ВСЛ по орбите с креном 30°;
полет ВСЛ по восьми линиям пути над наземной контрольной точкой:
(в ред. распоряжения Минтранса России от 29.06.2012 № МС-82-р)
а) при наличии в комплекте АЛК устройства, позволяющего устанавливать углы наклона плоскости поляризации курсо-навигационной антенны (КНА), для оценки влияния вертикальной составляющей поляризации поля осуществляется маневрирование ВСЛ по радиалу в направлении «НА» радиомаяк или «ОТ» него на расстоянии до 40 км (20 м. миль) от АФУ РМА/VOR на высоте 1000 — 1500 м (3300 — 5000 фут), но не ниже безопасной, при этом углы крена ВСЛ не превышают +/- 5°.
Местоположение ВСЛ на траектории измерений контролируется с помощью точной системы определения координат ВС (СНС — ГЛОНАСС/GPS и т.п.).
АЛК работает в режиме определения ВСП РМА/VOR (DVOR) в соответствии с РЭ АЛК.
Измерения выполняются на расстоянии 9 — 40 км (5 — 20 м. миль) от АФУ радиомаяка РМА/VOR.
Один комплект курсо-навигационного приемника АЛК подключается на выход антенны с нормальной плоскостью поляризации, второй комплект работает от антенны с наклоном плоскости поляризации, равной +/- 45° ( \pm \nu — величина углов наклона плоскости поляризации КНА, приведенная в протоколе калибровки АЛК).
Выполняется два захода ВСЛ: один при наклоне плоскости поляризации КНА, равной +45° ( + \nu), второй при -45° ( - \nu). В процессе маневрирования ВСЛ измеряются текущие значения выходных токов: первого приемника с нормально расположенной антенной (Ii-1) и второго приемника (Ii+2 и Ii-2) с плоскостью поляризации антенны, равной +/- 45° ( \pm \nu), пропорциональные влиянию вертикальной составляющей поляризации поля РМА/VOR.
Экспресс-анализ ВСП выполняется следующим образом:
в момент, когда значения тока первого навигационного приемника (Ii-1) равняются «0», измеряется текущее значение тока второго приемника (Ii+2 и Ii-2) при его работе на антенну с наклоном плоскости поляризации +45° ( + \nu) и -45° ( - \nu). Далее вычисляется среднеарифметическое значение токов второго комплекта приемника (Iср) при его работе на антенну с наклоном плоскости поляризации, равной +45° ( + \nu) и -45° ( - \nu), и определяется разность значений этих токов по формуле:
\Delta I = |I_{cp}( + \nu) - I_{cp}( - \nu)|,
\Delta I — разность значений токов при работе навигационного приемника на антенну с наклоном плоскости поляризации ( + \nu\text{и } - \nu), мкА;
I_{cp}( + \nu)\text{и}I_{cp}( - \nu) — среднеарифметические значения токов второго комплекта приемника (Iср) при его работе на антенну с наклоном плоскости поляризации ( + \nu\text{и } - \nu), мкА.
Величина тока, обусловленная наличием ВСП, приведенная к крену ВСЛ, равному +/- 20°, и бортовой антенне с подавлением уровня ВСП 10 дБ (17,5°), вычисляется по формуле:
I_{20°/10\text{дБ}} = \frac{0,452 \times \Delta I}{|tg(+ \nu)| + |tg(- \nu)|} ,
I20°/10 дБ — величина тока ВСП, приведенная к крену ВС +/- 20° и бортовой антенне с подавлением уровня ВСП, равным 10 дБ, мкА;
+ \nu\text{и } - \nu — углы наклона плоскости поляризации вправо и влево бортовой измерительной антенны ВСЛ (из протокола калибровки АЛК), градус;
\Delta I — разность значений токов бортового навигационного приемника, измеренных при наклонах плоскости поляризации антенны на угол \pm \nu, мкА;
коэффициент 0,452 = tg (20° + 17,5°) — tg 17,5°.
По результатам измерений в соответствии с РЭ АЛК и исходя из ее технических характеристик вычисляется величина влияния вертикальной составляющей поляризации поля РМА/VOR (DVOR), приведенная для кренов ВСЛ, равных +/- 20°, которая составляет не более +/- 2,0°;
б) при отсутствии в комплекте АЛК устройства, позволяющего устанавливать углы наклона плоскости поляризации КНА, оценка влияния вертикальной составляющей поляризации поля радиомаяка проводится по эффекту «углового положения» с периодическими кренами ВСЛ на +/- 20°.
АЛК работает в режиме определения ВСП РМА/VOR (DVOR) в соответствии с РЭ АЛК.
Маневрирование ВСЛ осуществляется по радиалу в направлении «НА» радиомаяк или «ОТ» него на расстоянии до 50,0 км (25,0 м. миль) от АФУ РМА/VOR на высоте 1000 — 1500 м (3300 — 5000 фут), но не ниже безопасной, при этом ввод ВСЛ в крен +/- 20° и возврат его в исходное положение — нулевого крена выполняется за время не более 5 секунд.
Периодические крены ВСЛ на +/- 20° относительно продольной оси самолета выполняются вначале в одну сторону с креном, равным +20°, и с последующим возвращением к прямолинейному горизонтальному полету, а затем с креном, равным -20°, в противоположную сторону, и этот маневр необходимо повторить не менее 20 раз в каждую сторону. В процессе указанных эволюций ВСЛ отклонения курса и линии пути от заданных значений поддерживаются минимальными (указатель индикатора курсовых отклонений в центре шкалы).
Измеренное по записи на бортовом регистраторе параметров АЛК отклонение курса указывает на наличие ВСП.
Местоположение ВСЛ на траектории измерений контролируется с помощью точной системы определения координат ВС (СНС — ГЛОНАСС/GPS и т.п.).
При выполнении этих полетов одновременно проводится оценка искривлений пеленга радиомаяка при полете с кренами и без них, а также вычисляется вертикальная составляющая поляризации РМА/VOR.
Ошибка навигационной информации о пеленге радиомаяка РМА/VOR (DVOR) составляет не более +/- 2,0°.
При выполнении кренов воздушное судно-лаборатория может отклониться от заданной траектории полета, на которой проводятся измерения, поэтому необходимо постоянно контролировать полет ВСЛ по заданному радиалу.
46. Исключен. - Распоряжение Минтранса России от 29.06.2012 № МС-82-р.
47. Радиалы, которые используются или намечаются для использования при заходе ВС на посадку, подвергаются летной проверке с целью определения их пригодности для выполнения ВС предпосадочного маневра с использованием навигационной информации от азимутального радиомаяка РМА/VOR (DVOR). После проведения летной проверки РМА/VOR (DVOR) по программе ввода в эксплуатацию или периодической летной проверки радиомаяков в соответствии с требованиями пунктов 42 - 45 дополнительно выполняется проверка радиалов в зоне взлета и посадки.
Пилотирование ВСЛ осуществляется по схеме предпосадочного маневра, который является типовым для захода на посадку на данном аэродроме с использованием сигналов РМА/VOR по посадочному радиалу в направлении «НА» радиомаяк и выходом в точку начала измерений на дальности 12 — 18 км от АФУ РМА/VOR (DVOR), последующим снижением по глиссаде и уходом на второй круг.
Полет ВСЛ выполняется по посадочному радиалу с точным выдерживанием указателя индикатора курсовых отклонений в центре шкалы навигационного прибора. Точка минимальной высоты снижения ВС рассчитывается в зависимости от места установки радиомаяка РМА/VOR и угла наклона глиссады на каждом конкретном аэродроме. В процессе полета на борту ВСЛ измеряются текущие значения азимута/пеленга (Аi/Пi), азимута (Aснсi) от СНС (ГЛОНАСС/GPS), вычисляются ошибки определения азимута/пеленга с учетом систематической (\Delta\text{А }/\Delta\text{П }) и случайной (\delta) составляющих погрешности радиомаяка в соответствии с РЭ данного типа АЛК по методике, приведенной в пункте 43 настоящего раздела, при полетах ВСЛ по трассе. В момент пересечения ВСЛ заданного посадочного радиала (определяется по данным аппаратуры ГЛОНАСС/GPS) БО АЛК по команде штурмана «СЧЕТ» фиксирует показания величины тока микроамперметра прибора БКВТ (Ii) и моменты пропадания и появления сигналов РМА/VOR (DVOR). Далее по результатам захода ВСЛ строится график зависимости ошибки определения пеленга (\Delta\text{П}_{i}) от дальности (\text{Д }):\Delta\text{П}_{i} = f(\text{Д }).
Проверенный таким образом посадочный радиал обеспечивает нахождение ВС в зоне посадки, кроме того, в точке минимальной высоты снижения ВС находится в пределах +/- 30 м по боковому отклонению от продолжения осевой линии ВПП. На протяжении всего захода ВСЛ по посадочному радиалу пропадания сигналов РМА/VOR недопустимы.
При выполнении этих условий радиомаяк может использоваться как вспомогательное средство для захода ВС на посадку. В этом случае в акте летной проверки, в разделе «заключение» отмечается, что радиомаяк РМА/VOR (DVOR) пригоден для использования при заходе ВС на посадку с указанием конкретной высоты снижения, и к акту летной проверки прилагается график \Delta\text{П}_{i} = f(\text{Д }) с указанием границ зоны взлета и посадки ВС для данного направления посадки аэродрома.
Периодичность летных проверок РМА/VOR (DVOR), используемых как вспомогательное средство для захода ВС на посадку (для неточного захода на посадку), соответствует периодичности летных проверок радиомаяков РМА/VOR и проводится в комплексе с проверкой азимутального радиомаяка.
48. Радиалы, которые используются или намечаются для использования по правилам полетов по приборам (ППП/IAP), подвергаются летной проверке с целью определения их пригодности для выполнения ВС схем полета по приборам (ППП/IAP). При проверках, проводимых при вводе радиомаяка РМА/VOR (DVOR) в эксплуатацию, проверяются все радиалы, которые намечаются для использования при полетах по приборам. Выбор радиалов, подлежащих летной проверке, производится на основе следующих критериев:
отбираются все радиалы, обеспечивающие выполнение ВС схем захода на посадку по приборам;
в тех случаях, когда это целесообразно, в каждом квадранте выбирается по меньшей мере один радиал. Как правило, выбирают самые протяженные и самые низкие радиалы.
Маршрутные радиалы (трассы, внетрассовые и запасные маршруты) проверяются при полетах ВСЛ «НА» радиомаяк или «ОТ» него по всей их длине от АФУ радиомаяка до дальности их предполагаемого использования. Полет выполняется на минимальной высоте, опубликованной для данной трассы или маршрута. При проверке аэродромных радиомаяков РМА/VOR минимальная высота полета по маршрутному радиалу над самой высокой точкой местности или над самым высоким препятствием под радиалом должна составлять 300 м (1000 фут) вплоть до удаления, равного 46,3 км (25 м. миль). Пилотирование ВСЛ осуществляется с точным выдерживанием его на электронном радиале, а местоположение ВСЛ записывается на регистрирующей аппаратуре по данным точной системы определения местоположения ВС (ГЛОНАСС/GPS).
На каждой трассе и каждом прямом трассовом радиале при вводе РМА/VOR в эксплуатацию необходимо проверять уровни модуляции опорным сигналом, сигналом с изменяющейся фазой и сигналом с частотой 9960 Гц, а также влияние вертикальной поляризации. На протяжении всего полета ВСЛ по радиалу необходимо записывать уровень сигнала (напряженность поля — ЕРМА), отклонения от линии курса и точное местоположение ВСЛ.
Структура курса (искривления линии курса) и юстировка определяются на основе анализа записей полетной информации на регистрирующей аппаратуре АЛК. Одновременно записи полетной информации анализируются с точки зрения возможного нежелательного ухудшения параметров и характеристик при полете в непосредственной близости от радиомаяка или над ним, чтобы установить отсутствие неблагоприятного влияния при использовании радиомаяка для обеспечения заходов на посадку, выполнения полетов в зоне ожидания и т.д.
Аэродромные радиалы (подход, уход на второй круг, стандартные схемы вылета по приборам) проверяются в процессе проверок при вводе средств радиотехнического обеспечения полетов в эксплуатацию, и их оценка производится на достаточном расстоянии, чтобы проверить параметры и характеристики средства в районе стандартного разворота, на схеме полета в зоне ожидания и схеме ухода на второй круг. Полет ВСЛ по радиалу подхода выполняется на высоте на 30 м (100 фут) ниже предписанных высот. При летных проверках, связанных с оценкой места размещения радиомаяка и вводом его в эксплуатацию, выполняется проверка двух дополнительных радиалов, расположенных симметрично через 5,0° с каждой стороны радиала подхода, которые анализируются по тем же критериям, что и радиал подхода. Радиалы, используемые для обеспечения схем стандартного маршрута вылета по приборам (SID), оцениваются по дальности, до которой они применяются.
49. Смежные радиомаяки, которые обеспечивают формирование пересечений диаграмм направленности (далее — точки пересечения сигналов радиомаяков РМА/VOR (DVOR), необходимо проверять с целью определения их пригодности для выполнения полетов ВС в воздушном пространстве установленных размеров, расположенном, как правило, над радионавигационной точкой аэродрома (района аэродрома/аэроузла), предназначенном для ожидания ВС своей очереди захода на посадку или подхода к аэродрому (далее — зона ожидания). На радиале (радиалах), образующем пересечение сигналов радиомаяков, в пределах 7,4 км (4,0 м. мили) или 4,5°, в зависимости от того, что больше, с каждой стороны географического положения контрольной точки пересечения необходимо обеспечить по крайней мере минимальный уровень сигнала, достаточный для использования ВС навигационной информации от этих радиомаяков.
Летная проверка подтверждает, что сигналы опознавания каждого из радиомаяков, формирующих пересечение диаграмм направленности, четкие и различимые, а речевые сообщения на минимальной абсолютной высоте полета в зоне ожидания — ясные и разборчивые, а также на всех высотах ниже утвержденной максимальной абсолютной высоты в зоне ожидания сигналы каждого из радиомаяков свободны от помех. Для пересечения сигналов радиомаяков устанавливают минимальную высоту приема сигнала, которая определяется радиомаяком РМА/VOR (DVOR), формирующим самый слабый сигнал.
IV. МЕТОДИКИ ЛЕТНЫХ ПРОВЕРОК ПАРАМЕТРОВ И ХАРАКТЕРИСТИК РАДИОНАВИГАЦИОННЫХ СРЕДСТВ ОБЕСПЕЧЕНИЯ ПОЛЕТОВ ВС: ОСП, ОПРС/NDB, АРП/VDF
50. Основными целями летной проверки оборудования системы посадки (далее — ОСП), состоящего из дальней (ДПРМ) и ближней (БПРМ) приводных радиостанций (далее — ПРС) с маркерными радиомаяками (МРМ) и предназначенного для привода воздушных судов, оснащенных соответствующим оборудованием (АРК/ADF), в район аэродрома, выполнения предпосадочного маневра и захода на посадку, являются определение зоны действия ПРС, оценка качества сигнала опознавания, точности привода на аэродром и контроль помех от других радиостанций.
Маркерные радиомаяки на дальнем (ДПРМ) и ближнем (БПРМ) «приводах» могут быть использованы из комплекта РМС инструментального захода ВС на посадку при ее наличии на данном направлении посадки.
В тех случаях, когда МРМ входит в состав РМС инструментального захода ВС на посадку, его летная проверка проводится в комплексе с этой системой. В случаях, когда МРМ входит в состав ОСП, летная проверка МРМ проводится по программе оборудования системы посадки, объем проверки при этом идентичен.
Абзацы четвертый — одиннадцатый исключены. - Распоряжение Минтранса России от 29.06.2012 № МС-82-р.
Перечень требований ИКАО к летной проверке системы ОСП приведен в Приложении № 4, а форма отчета о летной проверке ОСП — в Приложении № 6.
51. Дальность действия приводной радиостанции (зона действия ПРС) определяется путем измерения напряженности электромагнитного поля ПРС (Епрс — номинальная ЗД) или путем оценки качества (эффективная ЗД) таких показателей, как уровень сигналов (речевых и сигналов опознавания) и поведение указателя индикатора отклонений автоматического радиокомпаса (АРК/ADF) на борту ВСЛ.
Абзацы второй — третий исключены. - Распоряжение Минтранса России от 29.06.2012 № МС-82-р.
В процессе полета ВСЛ (ВС) в направлении «ОТ» ПРС до максимальной дальности отслеживаются показания стрелок индикатора АРК/ADF путем наблюдения за колебаниями стрелки и оценивается устойчивость этих показаний, когда колебания стрелок превышают +/- 5°, определяется дальность ВСЛ (ВС) от ПРС, до которой определяется зона действия ПРС.
(в ред. распоряжения Минтранса России от 29.06.2012 № МС-82-р)
Индикатор АРК/ADF указывает угол между продольной осью ВС и направлением на ПРС. При проведении летной проверки необходимо следить за тем, чтобы курс ВСЛ (ВС) был как можно более стабильным, т.к. любое рыскание ВС по курсу будет вызывать колебания стрелки радиокомпаса.
(в ред. распоряжения Минтранса России от 29.06.2012 № МС-82-р)
В процессе полета ВСЛ (ВС) в направлении «НА» ПРС визуально контролируются показания индикаторов АРК/ADF и оценивается появление устойчивых показаний индикатора радиокомпаса, когда колебания стрелок не превышают величины +/- 5°, и определяется дальность ВСЛ (ВС) до ПРС, при которой показания индикатора АРК/ADF стали соответствовать удовлетворительным значениям.
(в ред. распоряжения Минтранса России от 29.06.2012 № МС-82-р)
При наличии в составе датчиков сигналов аппаратуры летного контроля АРК/ADF в процессе полета ВСЛ (ВС) в направлении «ОТ» ПРС до максимальной дальности и в обратном направлении на регистрирующей аппаратуре АЛК фиксируется напряженность электромагнитного поля ПРС.
(в ред. распоряжения Минтранса России от 29.06.2012 № МС-82-р)
Зона действия приводной радиостанции составляет:
Во время проведения летной проверки приводной радиостанции контролируются кодированные сигналы опознавания. Сигналы опознавания считаются удовлетворительными, если кодовые символы правильные, четко прослушиваются и имеют соответствующие временные интервалы.
52. В процессе выполнения маневров ВСЛ (ВС) при проверке параметров и характеристик ПРС проводится оценка возможности использования ОСП на аэродроме (полетопригодность ОСП). При этом визуально наблюдаются и оцениваются правильность, устойчивость и величина отклонений показаний указателя индикатора АРК/ADF от выбранного посадочного курса. Фиксируются участки, на которых обнаружена неудовлетворительная работа ПРС (колебания стрелки указателя отклонений АРК/ADF и отклонения ее от значения курса посадки, превышающие +/- 5°). Полетопригодность ПРС оценивается в соответствии с аэронавигационным паспортом аэродрома (инструкцией по производству полетов) в зоне ожидания и на схеме захода на посадку, которая является типовой для данного аэродрома с использованием проверяемой системы ОСП.
(в ред. распоряжения Минтранса России от 29.06.2012 № МС-82-р)
53. Основной целью летной проверки МРМ системы ОСП является оценка соответствия зоны действия радиомаркера, определенной путем измерения уровня напряженности электромагнитного поля (Ем), излучаемого АФУ МРМ и путем визуальной индикации, требуемым эксплуатационным допускам.
При вводе в эксплуатацию проверяются первый и второй комплекты аппаратуры радиомаяка. При периодических проверках комплекты аппаратуры МРМ проверяются поочередно.
При периодических летных проверках величину зоны действия МРМ (\Delta\text{Д }) допускается проверять путем измерения промежутка времени, на протяжении которого обеспечивается визуальная индикация (звуковая сигнализация) радиомаркера и истинной воздушной скорости полета ВС, по формуле:
\Delta D = \frac{(V_{1} \times \Delta t_{1}) + (V_{2} \times \Delta t_{2})}{2} ,
\Delta D — ЗД МРМ (ширина диаграммы направленности радиомаркера), м;
V1 и V2 — истинная воздушная скорость ВСЛ при полете над МРМ с одного и противоположного направлений полета, м/с;
\Delta t_{1}\text{и }\Delta t_{2} — продолжительность визуальной индикации (звуковой сигнализации) маркера при полете ВСЛ над МРМ с одного и противоположного направлений, с.
При периодических летных проверках, выполняемых экипажем ВСЛ, определение параметров и характеристик маркерного радиомаяка, входящего в состав системы ОСП (ДМРМ, БМРМ, ВнМРМ), проводится в соответствии с требованиями, приведенными в пункте 36.
54. Основными целями летной проверки отдельной приводной радиостанции (далее — ОПРС/NDB), работающей на низких и средних частотах, излучающей в пространство ненаправленные сигналы, распространяющиеся главным образом в виде поверхностной волны, с помощью которых пилот определяет пеленг на эту радиостанцию и осуществляет «привод» на нее, являются: определение зоны действия, качества принимаемого сигнала, контроль помех от других радиостанций и точности функционирования приводной радиостанции.
Абзац исключен. - Распоряжение Минтранса России от 29.06.2012 № МС-82-р.
Зона действия ОПРС/NDB определяется путем измерения напряженности электромагнитного поля (Епрс — номинальная ЗД ПРС) или путем регистрации колебаний указателя индикатора отклонений АРК/ADF (эффективная ЗД ПРС) в соответствии с пунктом 51 и техническими характеристиками АЛК.
Абзацы четвертый — седьмой исключены. - Распоряжение Минтранса России от 29.06.2012 № МС-82-р.
На остальных воздушных трассах летная проверка ПРС проводится на основной (рабочей) частоте.
Абзацы девятый — десятый исключены. - Распоряжение Минтранса России от 29.06.2012 № МС-82-р.
В тех случаях, когда в состав оборудования ОПРС/NDB входит МРМ, летная проверка отдельной приводной радиостанции с радиомаркером проводится один раз в три года.
Зона действия трассового МРМ (ОПРС с МРМ) определяется путем измерения напряженности поля (Ем) на границах и внутри зоны действия при полете ВСЛ над маркером (ОПРС) на высоте проверки приводной радиостанции в соответствии с требованиями, приведенными в пунктах 36 - 38.
Перечень требований к летной проверке ОПРС приведен в Приложении № 4, а форма отчета о летной проверке ОПРС — в Приложении № 6.
(в ред. распоряжения Минтранса России от 29.06.2012 № МС-82-р)
55. Летные проверки при вводе в эксплуатацию наземного автоматического радиопеленгатора (далее — АРП/VDF), предназначенного для определения азимута (пеленга) ВС относительно точки установки этого радиопеленгатора по сигналам бортовых связных радиостанций, рекомендуется выполнять с маневрирования ВСЛ (ВС) по орбите для выявления систематической ошибки АРП/VDF и далее выполнять полеты по основным воздушным трассам с целью определения точностных характеристик АРП/VDF на этих обслуживаемых трассах.
(в ред. распоряжения Минтранса России от 29.06.2012 № МС-82-р)
При вводе автоматического радиопеленгатора в эксплуатацию летная проверка АРП проводится на основных и резервных каналах радиопеленгатора на одной частоте при полете ВСЛ (ВС) по орбите и воздушным трассам, обслуживаемым данным АРП.
(в ред. распоряжения Минтранса России от 29.06.2012 № МС-82-р)
56. Среднеквадратическая ошибка информации о пеленге определяется при маневрировании ВСЛ по орбите и по воздушным трассам.
При выполнении летной проверки с использованием ВСЛ (ВС) полет по орбите осуществляется на высоте 2700 — 3000 м радиусом 30 — 50 км, а при использовании вертолета полет осуществляется на высоте 1000 м радиусом 10 км.
(в ред. распоряжения Минтранса России от 29.06.2012 № МС-82-р)
Бортовой инженер-оператор АЛК (штурман ВСЛ (ВС) через каждые 10° орбитального полета по радиосвязи сообщает ИТП радиопеленгатора (оператору АРП) команду: «...» градусов» — «ОТСЧЕТ» и далее безречевой сигнал в течение трех секунд и одновременно измеряет азимут/пеленг ВСЛ (ВС) (А/Пвслi).
(в ред. распоряжения Минтранса России от 29.06.2012 № МС-82-р)
Причем команда «ОТСЧЕТ» подается в момент пересечения ВСЛ (ВС) измеряемого пеленга. Оператор АРП (ИТП радиопеленгатора) по отметкам ВСЛ (ВС) на экране индикатора радиопеленгатора определяет текущий азимут/пеленг (А/Ппi) на ВСЛ (ВС), фиксирует результаты пеленгования в рабочем журнале и сообщает данные пеленга на борт ВСЛ (ВС).
(в ред. распоряжения Минтранса России от 29.06.2012 № МС-82-р)
При невозможности выполнения полетов по орбите из-за топографических условий местности, наличия специальных зон и по другим объективным причинам летная проверка точностных характеристик АРП/VDF проводится по наземным контрольным ориентирам. Контрольные ориентиры (КО) выбираются в районе воздушных трасс (коридоров) на расстоянии 30 — 60 км от АФУ АРП. При этом контрольные ориентиры хорошо просматриваются с высоты полета ВСЛ (ВС), равной 400 м — 1000 м (мост, перекресток дорог, церковь и т.п.), азимут/пеленг их рассчитан с точностью до десятых долей градуса, указано расстояние от АРП и рекомендована высота прохода ВСЛ (ВС) над контрольным ориентиром относительно АФУ радиопеленгатора.
(в ред. распоряжения Минтранса России от 29.06.2012 № МС-82-р)
Схема маневрирования ВСЛ (ВС) при проверке точностных характеристик АРП по контрольным ориентирам приведена на рисунке 15 Приложения № 1.
(в ред. распоряжения Минтранса России от 29.06.2012 № МС-82-р)
Воздушное судно-лаборатория выводится на выбранный контрольный ориентир. БО АЛК (второй пилот, штурман ВСЛ (ВС)) устанавливает радиосвязь с диспетчером УВД и при подходе к выбранному КО подает команду «ВНИМАНИЕ» и далее трехсекундные безречевые сигналы по радиостанции для определения азимута/пеленга на экране индикатора АРП (экране отображения радиолокационной информации). В момент точного прохода ВСЛ (ВС) над контрольным ориентиром БО АЛК фиксирует это событие на регистрирующей аппаратуре, считывает показания азимута/пеленга, а также по радиосвязи командой «ОТСЧЕТ» информирует ИТП радиопеленгатора для считывания показаний азимута/пеленга на экране индикатора АРП (экране отображения радиолокационной информации). Над каждым КО выполняется не менее трех проходов ВСЛ (ВС) в направлениях «НА» и «ОТ» АРП.
(в ред. распоряжения Минтранса России от 29.06.2012 № МС-82-р)
После окончания летной проверки БО АЛК совместно с ИТП радиопеленгатора обрабатывают результаты проверки точностных характеристик АРП по контрольным ориентирам по формулам:
\Delta_{i} = \overline{A_{i}} - A_{oi},\overline{A_{i}} = \frac{\sum_{i = 1}^{n} A_{i}}{n} ,
\Delta_{i} — ошибка информации об азимуте/пеленге для каждого КО, градус;
\overline{A_{i}} — среднее значение азимута/пеленга в n заходах ВСЛ (ВС), градус;
Аоi — азимут/пеленг i ориентира, определенный расчетным путем, градус;
n — количество заходов ВСЛ (ВС) над контрольным ориентиром.
(в ред. распоряжения Минтранса России от 29.06.2012 № МС-82-р)
Оценка точностных характеристик АРП/VDF на воздушных трассах осуществляется в комплексе с проверкой зоны действия АРП в горизонтальной плоскости (пункт 57) при полетах ВСЛ (ВС) по основным воздушным трассам (коридорам) на высотах 1000 м (3300 фут) и 3000 м (10000 фут), но не ниже безопасной, до удалений 120 — 200 км (65 — 110 м. миль) от АФУ АРП в направлениях «ОТ» и «НА» радиопеленгатор.
(в ред. распоряжения Минтранса России от 29.06.2012 № МС-82-р)
При использовании АРП/VDF в качестве аэродромного и трассового определение среднеквадратической ошибки информации об азимуте/пеленге проводится при полетах ВСЛ (ВС) по орбите (контрольным ориентирам), а зона действия АРП/VDF определяется на высоте 6000 м (20000 фут) по воздушным трассам при полетах ВСЛ (ВС) в направлениях «ОТ» и «НА» радиопеленгатор.
(в ред. распоряжения Минтранса России от 29.06.2012 № МС-82-р)
Летные проверки АРП/VDF, входящих в состав автоматизированных систем управления воздушным движением, проводятся на высоте 6000 м (20000 фут) до удалений 240 — 370 км (130 — 200 м. миль) от АФУ АРП/VDF по воздушным трассам при полетах ВСЛ (ВС) в направлениях «ОТ» и «НА» радиопеленгатор.
(в ред. распоряжения Минтранса России от 29.06.2012 № МС-82-р)
Периодические летные проверки АРП/VDF из состава автоматизированных систем управления воздушным движением допускается проводить с использованием информации от реального воздушного движения и определением истинного значения азимута/пеленга воздушного судна по радиолокационной информации автоматизированных систем управления.
Абзац исключен. - Распоряжение Минтранса России от 29.06.2012 № МС-82-р.
Бортовой инженер-оператор АЛК (штурман ВСЛ (ВС) через каждые 10 км (на границе ЗД АРП более часто, через каждые 2 — 3 км) по радиосвязи сообщает ИТП радиопеленгатора (оператору АРП) команду: «...» градусов» — «ОТСЧЕТ» и далее безречевой сигнал в течение трех секунд и одновременно измеряет азимут/пеленг ВСЛ (ВС) (А/Пвслi). Оператор АРП (ИТП радиопеленгатора) по отметкам ВСЛ (ВС) на экране индикатора радиопеленгатора определяет текущий азимут/пеленг (А/Ппi) на ВСЛ (ВС), фиксирует результаты пеленгования в рабочем журнале и сообщает данные пеленга на борт ВСЛ (ВС).
(в ред. распоряжения Минтранса России от 29.06.2012 № МС-82-р)
Результаты измерения информации об азимуте/пеленге на борту ВСЛ (ВС) и на экране радиопеленгатора (экране отображения радиолокационной информации) используются для определения среднеквадратической ошибки информации об азимуте/пеленге при маневрировании ВСЛ (ВС) по орбите и воздушным трассам по формулам:
\Delta\text{А}_{\text{п}i} = \text{А}_{\text{п}i} - \text{А}_{\text{всл}i},
\Delta\text{А}_{\text{п}i} — ошибка пеленгования с учетом знака, градус;
Апi — величина азимута/пеленга, измеренная на экране АРП, градус;
Авслi — величина азимута/пеленга, измеренная на борту ВСЛ (ВС), градус;
\Delta\text{П } = \frac{1}{n} \sum (\text{А}_{\text{п}i} - \text{А}_{\text{всл}i}),
\Delta\text{П} — систематическая составляющая ошибки АРП, градус;
\sigma_{\text{АРП}} = \sqrt{\frac{\sum_{i = 1}^{n} (\Delta\text{А}_{\text{п}i} - \Delta\text{П })^{2}}{n - 1} ,}
\sigma_{\text{АРП}} — среднеквадратическая ошибка информации о пеленге АРП, градус;
\Delta\text{А}_{\text{п}i} — ошибка пеленгования с учетом знака, градус;
\Delta\text{П} — систематическая составляющая ошибки АРП, градус;
(в ред. распоряжения Минтранса России от 29.06.2012 № МС-82-р)
Среднеквадратическая ошибка информации о пеленге (\sigma_{\text{АРП}}) при полетах по орбите и по воздушной трассе составляет не более +/- 1,5°.
(в ред. распоряжения Минтранса России от 29.06.2012 № МС-82-р)
57. Проверка определенной области воздушного пространства в горизонтальной плоскости, в пределах которой сигнал автоматического радиопеленгатора с заданными характеристиками обеспечивает диспетчера УВД навигационной информацией с допустимой погрешностью (далее — зона действия АРП в горизонтальной плоскости), осуществляется при полетах ВСЛ (ВС) по основным воздушным трассам (коридорам) на высотах 1000 м (3300 фут) и 3000 м (10000 фут), но не ниже безопасной, до удалений 120 — 200 км (65 — 110 м. миль) от АФУ АРП.
(в ред. распоряжения Минтранса России от 29.06.2012 № МС-82-р)
Летные проверки АРП/VDF, входящих в состав автоматизированных систем управления воздушным движением (трассовых), проводятся на высоте 6000 м (20000 фут) до удалений 240 — 370 км (130 — 200 м. миль) от АФУ АРП/VDF по воздушным трассам при полетах ВСЛ (ВС) в направлениях «ОТ» и «НА» радиопеленгатор.
(в ред. распоряжения Минтранса России от 29.06.2012 № МС-82-р)
Абзац исключен. - Распоряжение Минтранса России от 29.06.2012 № МС-82-р.
При выполнении полетов «ОТ» АФУ АРП и появлении флуктуации пеленга на экране индикатора АРП более +/- 5° БО АЛК по информации оператора АРП (ИТП радиопеленгатора) определяет дальность до радиопеленгатора (местоположение ВСЛ (ВС)), которая и является зоной действия АРП (дальность действия радиопеленгатора) в горизонтальной плоскости.
(в ред. распоряжения Минтранса России от 29.06.2012 № МС-82-р)
При выполнении полетов «НА» радиопеленгатор зона действия АРП (дальность действия) определяется в момент, когда флуктуации пеленга по экрану индикатора АРП будут менее +/- 5°.
Зона действия автоматического радиопеленгатора в горизонтальной плоскости (дальность действия) составляет не менее 80 км (45 м. миль) на высоте полета ВС 1000 м (3300 фут) и 150 км (85 м. миль) на высоте полета ВС 3000 м (10000 фут).
58. Проверка определенной области воздушного пространства в вертикальной плоскости, в пределах которой сигнал автоматического радиопеленгатора с заданными характеристиками обеспечивает диспетчера УВД навигационной информацией с допустимой погрешностью (далее — зона действия АРП в вертикальной плоскости), осуществляется при маневрировании ВСЛ (ВС) по основным воздушным трассам (коридорам) с дальности 7 — 10 км (4 — 5,5 м. миль) от АФУ АРП на высоте 2700 — 3000 м (9000 — 10000 фут) в направлении «НА» радиопеленгатор с точным проходом ВСЛ (ВС) над АРП и полетом «ОТ» радиопеленгатора до удаления 7 — 10 км (4 — 5,5 м. миль) от АФУ АРП.
(в ред. распоряжения Минтранса России от 29.06.2012 № МС-82-р)
Абзац исключен. - Распоряжение Минтранса России от 29.06.2012 № МС-82-р.
С дальности 7 — 10 км (4 — 5,5 м. миль) от АФУ радиопеленгатора на борту ВСЛ (ВС) включается радиостанция в режим непрерывного излучения (период работы радиостанции на передачу не должен превышать время, установленное эксплуатационной документацией на этот тип аппаратуры). В момент исчезновения (появления) на индикаторе АРП отметки от ВСЛ (ВС) (пеленга) оператор АРП (ИТП радиопеленгатора) по радиосвязи подает на ВСЛ (ВС) команду «ОТСЧЕТ». Бортовой инженер-оператор АЛК по получении команды «ОТСЧЕТ» проводит измерение угла места (\theta_{1}) относительно точки установки АФУ АРП, а в момент уверенного аналогично измеряет угол места (\theta_{2}). Зона действия АРП в появления пеленгования вертикальной плоскости определяется значением угла уверенного пеленгования и вычисляется по формуле:
\theta_{\text{у}} = 0,5(|\theta_{1}| + |\theta_{2}|),
\theta_{\text{у}} — угол уверенного пеленгования в вертикальной плоскости, градус;
\theta_{1} — угол места при исчезновении отметки от ВСЛ (ВС) на экране индикатора АРП, градус;
\theta_{2} — угол места при появлении отметки от ВСЛ (ВС) на экране индикатора АРП, градус.
(в ред. распоряжения Минтранса России от 29.06.2012 № МС-82-р)
Зона действия АРП/VDF в вертикальной плоскости (по углу места) составляет величину не менее 45,0°.
Перечень требований к летной проверке АРП приведен в Приложении № 4, а форма отчета о летной проверке радиопеленгатора — в Приложении № 6.
(в ред. распоряжения Минтранса России от 29.06.2012 № МС-82-р)
59. Летная проверка трассовых и аэродромных АРП по рейсовым ВС с использованием радиолокационной информации при радиальных полетах ВС <1>.
<1> Под радиальными полетами ВС понимаются полеты, при которых линия перемещения ВС максимально приближена к радиальной линии относительно АРП и при этом разница азимутов от точки АРП на соседние радиолокационные отметки ВС (\Delta A = A_{1} - A_{2}) не должна превышать значения (0,1\sigma_{\text{нд}}), где \sigma_{\text{нд}} — среднеквадратическая ошибка пеленгования АРП по нормативной документации (рисунок 1 Приложения № 7).
Определение среднеквадратической ошибки пеленгования путем сравнения значений дальности от АРП до радиолокационной отметки ВС (D) и от радиолокационной отметки ВС до линии пеленга (d), отображаемой от точки АРП (рисунок 2 Приложения № 1).
Указанный метод применим на оборудовании, которое имеет возможность отображения радиолокационной и радиопеленгационной информации на одном индикаторе (мониторе) и функцию определения дальности между любыми точками, заданными пользователем.
При проведении летной проверки, в момент работы радиостанции ВС, определяется фактическое удаление ВС от точки стояния АРП (D), полученный азимут по радиопеленгатору и расстояние от отметки ВС до линии пеленга по перпендикуляру (d) на информационном мониторе РЛИ системы УВД. Результаты замеров заносятся в таблицу 1 Приложения № 7.
Для определения среднеквадратической ошибки АРП необходимо произвести не менее 10 замеров на одном участке трассы (не обязательно по одному ВС).
Среднеквадратическая ошибка пеленгования определяется по формуле:
\sigma_{\text{арп}} = \sqrt{\frac{\sum_{i = 1}^{n} (\Delta A_{i} - \Delta\text{П })^{2}}{n - 1}} ,
\sigma_{\text{апр}} — среднеквадратическая ошибка пеленгования, градус;
\Delta A_{i} — ошибка пеленгования с учетом знака, градус;
\Delta\text{П} — систематическая составляющая ошибки АРП, градус:
\Delta\text{П } = \frac{1}{n} \sum_{i - 1}^{n} \Delta A_{i},
D — фактическое удаление ВС от точки стояния АРП, км;
d — расстояние от отметки ВС до линии пеленга по перпендикуляру, км;
Определение среднеквадратической ошибки пеленгования путем сравнения значений азимута выдаваемого АРП и измеренного азимута от точки стояния АРП на радиолокационную отметку ВС.
Указанный метод применим на оборудовании, которое имеет возможность отображения радиолокационной и радиопеленгационной информации на одном индикаторе (мониторе) и функцию определения азимута от точки размещения АРП до любой точки, заданной пользователем.
Оборудование, используемое для определения значений азимута, должно иметь возможность измерения угловых величин от точки стояния АРП до соответствующей отметки ВС по радиолокационной информации (с помощью функции «вектор — измеритель» на мониторах рабочих мест систем УВД) с точностью не менее (0,1\sigma_{\text{нд}}), где \sigma_{\text{нд}} — среднеквадратическая ошибка пеленгования АРП по нормативной документации.
В случае если дискретность измерения указанных угловых величин не обеспечивает требуемую точность, используется следующая методика повышения точности измерения:
на экране в достаточно увеличенном масштабе отображения фиксируется положение точки (Тi) соответствующей радиолокационной отметки в момент измерения угла относительно АРП (Аi);
определяются точки перехода (Тi-1, Тi+1) полученного значения угла (Аi) к меньшему (Аi-1) и большему значению (Аi+1);
определяется расстояние между точками перехода (Д);
определяется расстояние между точками перехода, соответствующее (\Delta\text{Д }), по формуле:
\Delta\text{Д } = \text{Д }/10;
определяется уточненное значение Аi в точке Тi по формуле:
где n — количество расстояний, соответствующих 0,1° (\Delta\text{Д }), от точки перехода Тi-1 до точки Тi.
Пример повышения точности для дискретности измерения 1° показан на рисунке 3 Приложения № 7.
В момент работы радиостанции ВС определяется фактическое значение азимута по информации оборудования АРП (ААРП) и полученный с помощью вектора-измерителя азимут от АРП до отметки ВС (Аi, гр.) на информационном мониторе РЛИ системы УВД. Результаты замеров заносятся в таблицу 2 Приложения № 7.
Для определения среднеквадратической ошибки АРП необходимо произвести не менее 10 замеров на одном участке трассы (не обязательно по одному ВС).
Среднеквадратическая ошибка пеленгования определяется по формуле:
\sigma_{\text{арп}} = \sqrt{\frac{\sum_{i = 1}^{n} (\Delta A_{i} - \Delta\text{П })^{2}}{n - 1}} ,
\sigma_{\text{арп}} — среднеквадратическая ошибка пеленгования, градус;
\Delta A_{i} — ошибка пеленгования с учетом знака, градус;
\Delta\text{П} — систематическая составляющая ошибки АРП, градус:
\Delta\text{П } = \frac{1}{n} \sum_{i - 1}^{n} \Delta A_{i},
\Delta A = \text{А}_{\text{АРП}} - A_{i};
Аi — азимут от АРП до ВС по вектору-измерителю, градус;
Летная проверка трассовых и аэродромных АРП по рейсовым ВС с использованием радиолокационной информации при нерадиальных полетах ВС <1>.
<1> Под нерадиальными полетами ВС понимаются полеты, при которых разница азимутов от точки АРП на соседние радиолокационные отметки ВС (\Delta A = A_{1} - A_{2}) превышает значение (0,1\sigma_{\text{нд}}), где \sigma_{\text{нд}} — среднеквадратическая ошибка пеленгования АРП по нормативной документации (рисунок 1 приложения № 7).
диспетчером, дающим команды экипажу ВС на включение бортовой радиостанции в режиме «нажатие»;
инженером (техником), фиксирующим значение азимута и момент времени его получения (далее — специалист АРП);
инженером (техником), фиксирующим координатную радиолокационную информацию (далее — первый специалист РЛС);
инженером (техником), фиксирующим время получения координатной радиолокационной информации (далее — второй специалист РЛС).
Специалист АРП и специалисты РЛС должны иметь возможность прослушивания команд диспетчера экипажу ВС на включение бортовой радиостанции в режиме «нажатие».
Непосредственно перед началом летной проверки производится синхронизация секундомеров специалиста АРП и второго специалиста РЛС.
В момент получения сигнала «нажатие» специалист АРП фиксирует время и значение азимута на ВС и производит запись в таблицу 3 Приложения № 7.
Первый специалист РЛС фиксирует значения азимута и дальности до ВС по радиолокационной информации и производит запись в таблицу 4 Приложения № 7:
предшествующих моменту поступления сигнала «нажатие» от бортовой радиостанции;
следующих после поступления сигнала «нажатие» от бортовой радиостанции.
Второй специалист фиксирует время получения координатной радиолокационной информации и производит запись в таблицу 5 Приложения № 7.
На одном участке трассы проводится не менее 10 фиксаций значений азимута АРП (не обязательно по одному ВС).
При наличии оборудования, которое имеет возможность документирования и отображения радиолокационной, радиопеленгационной информации, а также времени на одном индикаторе (мониторе), синхронизация действий специалистов АРП и РЛС может не проводиться.
В этом случае таблица 3 Приложения № 7 со значениями времени сеанса радиосвязи, пеленга (при этом могут фиксироваться только целые значения азимута) и номера канала АРП заполняется на рабочем месте диспетчера, дающем команды экипажу ВС на включение бортовой радиостанции в режиме «нажатие», или другом рабочем месте, имеющем возможность отображения необходимой информации.
Таблицы 4 и 5 Приложения № 7 заполняются с использованием данных таблицы 3 Приложения № 7 и результатов воспроизведения документированной информации с учетом постоянной поправки времени (при этом уточняются значения пеленга и времени пеленгования).
Для правильного сопоставления радиопеленгационной информации радиолокационной отметке ВС при воспроизведении документированной информации рекомендуется в таблице 1 записывать номер ВС (в графе «Примечание»).
Известные, измеренные и рассчитываемые значения указаны на рисунке 4 Приложения № 7.
В случае, когда угол (\gamma) между линией от точки АРП на радиолокационную отметку ВС и линией от точки РЛС на радиолокационную отметку ВС меньше или равен (0,1\sigma_{\text{нд}}), то среднеквадратическая ошибка пеленгования определяется по формуле:
\sigma_{\text{арп}} = \sqrt{\frac{\sum_{i = 1}^{n} (\Delta A_{i} - \Delta\text{П })^{2}}{n - 1}} ,
\sigma_{\text{арп}} — среднеквадратическая ошибка пеленгования, градус;
\Delta A_{i} — ошибка пеленгования с учетом знака, градус;
\Delta\text{П} — систематическая составляющая ошибки АРП, градус:
\Delta\text{П } = \frac{1}{n} \sum_{i - 1}^{n} \Delta A_{i},
\Delta A_{i} = A_{\text{ф}i} - A_{i};
Аi — азимут от АРП до ВС по вектору-измерителю, градус;
В таблице 6 приложения № 7 указываются результаты расчета минимально допустимых расстояний до радиолокационной отметки (Дмин) в зависимости от расстояния между АРП и РЛС (L) и от \sigma_{\text{нд}} (1°, 1.5°, 2°, 2.5°), которые обеспечивают выполнение условия \gamma \leq 0,1\sigma_{\text{нд}} при нахождении радиолокационной отметки ВС на одинаковом удалении от точки АРП (Дарп) и от точки РЛС (Дрлс) и следовательно будут обеспечивать указанное условие с меньшими значениями Дмин при отличии Дарп от Дрлс.
В таблице 4.1 приложения № 7 Дмин = Дарп = Дрлс и определены по формуле:
\text{Д}_{\text{мин}} = \text{Д}_{\text{арп}} = \text{Д}_{\text{рлс}} = L/ \sqrt{(2(1 - cos(0,1\sigma_{\text{нд}})))} .
Если условие \gamma \leq 0,1\sigma_{\text{нд}} не выполняется, то среднеквадратическая ошибка пеленгования определяется в следующей последовательности:
а) значения фактического азимута АРП (Аф) и азимутов от РЛС на радиолокационные отметки ВС до момента получения Аф(Аi-1) и после получения Аф(Аi+1) приводятся к линии, на которой расположены точки АРП и РЛС:
\varphi_{\text{ф}i} — приведенное значение А как остаток от деления (\text{А}_{\text{ф}i} + (360 - \alpha))/180;
\varphi_{\text{ф } - i} — приведенное значение Афi-1 как остаток от деления (\text{А}_{\text{ф}i - 1} + (360 - \alpha))/180;
\varphi_{\text{ф } + i} — приведенное значение Афi+1 как остаток от деления (\text{А}_{\text{ф}i + 1} + (360 - \alpha))/180;
\alpha — азимут от АРП на РЛС;
б) определяется расстояние, на которое ВС перемещается за обзор РЛС (\Delta\text{Д}_{\text{ВС}}):
\Delta\text{Д}_{\text{ВС}} = \sqrt{\text{Д}_{i - 1}^{2} + \text{Д}_{i + 1}^{2} - 2\text{Д}_{i - 1}\text{Д}_{i + 1}cos(\varphi_{i - 1} - \varphi_{i + 1})} ,
Дi-1 — дальность от РЛС до радиолокационной отметки ВС, предшествовавшей поступлению сигнала «нажатие» от бортовой радиостанции;
Дi+1 — дальность от РЛС до радиолокационной отметки ВС после поступления сигнала «нажатие» от бортовой радиостанции;
в) определяется направление перемещения ВС (АВС):
A_{BC} = arccos((\Delta\text{Д}_{\text{ВС}}^{2} + \text{Д}_{i - 1}^{2} - \text{Д}_{i + 1}^{2})/(2\Delta\text{Д}_{\text{ВС}}\text{Д}_{i - 1}));
г) определяется время (\Delta t_{\text{ВС}}) и скорость (VВС) перемещения ВС между соседними радиолокационными отметками:
\Delta t_{\text{ВС}} = t_{i + 1} - t_{i - 1},
ti-1 — время получения радиолокационной отметки ВС, предшествовавшей поступлению сигнала «нажатие» от бортовой радиостанции;
ti+1 — время получения радиолокационной отметки ВС после поступления сигнала «нажатие» от бортовой радиостанции;
V_{BC} = \Delta\text{Д}_{\text{ВС}}/\Delta t_{\text{ВС}};
д) определяется расстояние, на которое ВС перемещается от момента времени ti-1 до ti:
\Delta\text{Д}_{i} = V_{BC}(t_{i} - t_{i - 1}),
где ti — время фиксации значения азимута от АРП на ВС;
е) определяется дальность от РЛС до расчетного местоположения ВС в момент поступления сигнала «нажатие» от бортовой радиостанции (Дi):
\text{Д}_{i} = \sqrt{\text{Д}_{i - 1}^{2} + \Delta\text{Д}_{i}^{2} - 2\text{Д}_{i - 1}\Delta\text{Д}_{i}cosA_{BC}} ;
ж) определяется расстояние, на которое ВС перемещается от момента времени ti до t_{i + 1}(\Delta\text{Д}_{2i}):
\Delta\text{Д}_{2i} = \Delta\text{Д}_{BCi} - \Delta\text{Д}_{i};
з) определяется угол между линиями Дi и \text{Д}_{i + 1}(\gamma_{i}):
\gamma_{i} = arccos((\text{Д}_{i - 1}^{2} + \Delta\text{Д}_{i}^{2} - \Delta\text{Д}_{2i}^{2})/(2\Delta\text{Д}_{i - 1}\text{Д}_{i}));
к) определяется азимут от РЛС на местоположение ВС в момент t_{i}(\varphi_{i}):
\varphi_{i} = \varphi_{\text{ф}i + 1} + \gamma_{i},\text{если }\varphi_{\text{ф}i + 1}<\varphi_{\text{ф}i - 1},
\varphi_{i} = \varphi_{\text{ф}i + 1} - \gamma_{i},\text{если }\varphi_{\text{ф}i + 1}>\varphi_{\text{ф}i - 1};
л) определяется дальность от АРП до местоположения ВС в момент ti(Дарпi):
м) определяется истинное (расчетное) значение азимута от точки АРП на местоположение ВС в момент t_{i}(\varphi_{pi}):
\varphi_{pi} = arccos((L^{2} + \text{Д}_{ap\text{п}i}^{2} - \text{Д}_{i}^{2})/(2L + \text{Д}_{ap\text{п}i}));
н) определяется ошибка пеленгования (\Delta\varphi_{\text{п}i}):
\Delta\varphi_{\text{п}i} = \varphi_{\text{ф}i} - \varphi_{\text{р}i};
о) определяется систематическая погрешность (\Delta\text{П }):
\Delta\text{П } = \frac{1}{n} \sum_{i = 1}^{n} \Delta\varphi_{\text{п}i},
п) определяется среднеквадратическая ошибка пеленгования (\sigma_{\text{арп}}):
\sigma_{\text{арп}} = \sqrt{\frac{\sum_{i = 1}^{n} (\Delta\varphi_{\text{п}i} - \Delta\text{П })^{2}}{n - 1}} ,
Известные, измеренные и рассчитываемые значения указаны на рисунке 4 Приложения № 7.
В случае если АРП и аппаратура отображения радиолокационной и радиопеленгационной информации имеют возможность постоянного отслеживания линии пеленга на радиостанцию при перемещении ВС (т.е. в тех случаях, когда нет ограничений на темп выдачи значений пеленга по одному каналу), то диспетчером дается команда экипажу ВС на включение бортовой радиостанции в режиме «нажатие» на время не менее длительности обзора РЛС, а фактическое значение азимута АРП фиксируется в момент появления радиолокационной отметки, по которой определяется истинный азимут на ВС от точки АРП (рисунок 5 Приложения № 7).
В этом случае среднеквадратическая ошибка пеленгования определяется одним из методов, описанных выше для радиальных полетов ВС.
(п. 59 введен распоряжением Минтранса России от 29.06.2012 № МС-82-р)
V. МЕТОДИКИ ЛЕТНЫХ ПРОВЕРОК ПАРАМЕТРОВ И ХАРАКТЕРИСТИК ПОСАДОЧНОГО РАДИОЛОКАТОРА
60. Посадочный радиолокатор (далее — ПРЛ/PAR) является частью посадочной радиолокационной системы, которая обеспечивает определение дальности, азимута и угла места ВС на конечных этапах захода на посадку.
ПРЛ/PAR формирует траекторию захода на посадку для выравнивания по курсу и снижения воздушного судна на конечном этапе захода на посадку на заданную ВПП по передаваемым с земли устным указаниям диспетчера УВД.
61. Проверка определенного сектора воздушного пространства, в пределах которого сигнал посадочного радиолокатора с заданными характеристиками обеспечивает диспетчера УВД навигационной информацией с допустимой погрешностью (далее — зона действия и вероятность обнаружения ВС ПРЛ), осуществляется при выполнении ВСЛ заходов на посадку с «прямой» в соответствии с аэронавигационным паспортом аэродрома (инструкцией по производству полетов в районе аэродрома/аэроузла).
ПРЛ/PAR работает в соответствии с руководством (инструкцией) по эксплуатации на данный тип посадочного радиолокатора. Во время захода ВСЛ с «прямой» проводится фотографирование экрана индикатора ПРЛ диспетчера УВД, начиная с максимальной дальности действия радиолокатора и до момента посадки.
С каждого направления посадки ВС на данном аэродроме (МКп — «первое», МКп — «второе») фотографируется (документируется) по два захода ВСЛ для первого и второго комплектов оборудования посадочного радиолокатора, причем:
в первом заходе радиолокатор работает в режиме «СДЦ» с круговой поляризацией радиоволн;
во втором заходе — в режиме «ПАСС» с линейной поляризацией радиоволн.
В процессе маневрирования ВСЛ оценивается качество отметки от ВС по всему диапазону дальности действия на курсовой и глиссадной частях экрана индикатора ПРЛ (аппаратуры отображения информации) диспетчера УВД и проверяется соответствие графической информации, нанесенной на экраны индикаторов, действующему аэронавигационному паспорту аэродрома (инструкции по производству полетов на данном аэродроме/аэроузле).
Отмечаются удаления, на которых наблюдаются пропадания отметки от ВСЛ или слабая засветка отметки (время сохранения отметки на экране индикатора ПРЛ диспетчера УВД менее времени одного сканирования антенны). Каждый заход ВСЛ фотографируется с экрана индикатора на один фотокадр.
Фотографии (документированные материалы) зачетных заходов ВСЛ прилагаются к отчету по летной проверке ПРЛ/PAR.
Для определения вероятности обнаружения цели (ВС) масштаб дальности экрана индикатора (курсовая, глиссадная части экрана) делится на интервалы по 1,0 км (однокилометровые интервалы). При заходе ВСЛ производится оценка видимости отметки от ВС на экране индикатора по двум критериям:
«0» — отметка отсутствует за период обновления информации;
«1» — видимая отметка за период обновления информации.
Для каждого однокилометрового интервала рассчитывается вероятность обнаружения ВС по формуле:
Рi — вероятность обнаружения ВС для i-го интервала;
ni — количество видимых отметок от ВС для i-го интервала;
N — количество периодов обновления информации за время прохождения ВС однокилометрового интервала.
Вероятность обнаружения ВС рассчитывается по формуле:
\text{Р}_{\text{обн}.} = \sum_{i = 1}^{0} \frac{P_{i}}{M} ,
Робн. — вероятность обнаружения ВС;
Рi — вероятность обнаружения ВС на i-м интервале;
При двух и более заходах вычисляют среднеарифметическое значение вероятности обнаружения ВС для каждого интервала дальности.
62. Проверка сектора обзора диаграммы направленности антенны курса и угла обзора диаграммы направленности антенны глиссады ПРЛ/PAR в горизонтальной плоскости выполняется при маневрировании ВСЛ по линии пути, проходящей под углами +/- 90° относительно посадочного курса на высоте 400 — 800 м, но не менее безопасной. Заходы ВСЛ выполняются справа налево и слева направо на удалениях 4 км и 8 км от порога ВПП для посадочного радиолокатора типа РП-3Г или 6 км и 11 км для ПРЛ типа РП-4Г, РП-5Г. На каждом расстоянии выполняется по два захода ВСЛ для основного и второго направления посадки:
а) АЛК работает в режиме ПРЛ по определению местоположения ВСЛ в пространстве с использованием аппаратуры СНС — ГЛОНАСС/GPS.
Наблюдение за отметкой от ВСЛ производится по экрану индикатора ПРЛ диспетчера УВД. В моменты появления и пропадания отметки от ВСЛ на курсовой или глиссадной части экрана индикатора по каналу радиосвязи на борт ВСЛ подаются соответствующие команды «ОТСЧЕТ КУРС» или «ОТСЧЕТ ГЛИССАДА».
В момент получения команды «ОТСЧЕТ» БО АЛК определяет угловые отклонения ВСЛ (\alpha_{\text{к}i},\alpha_{\text{г}i}) в горизонтальной плоскости и фиксирует результаты в бортовом журнале.
Сектор обзора диаграммы направленности антенны курса в горизонтальной плоскости определяется как среднеарифметическое значение суммы углов, в пределах которых отметка от ВСЛ наблюдается с момента появления до момента исчезновения на курсовой части индикатора, по формуле:
\alpha_{\text{к}} = \frac{\sum_{i = 1}^{n} (\alpha_{\text{кп}i} + \alpha_{\text{ки}i})}{n} ,
\alpha_{\text{к}} — сектор обзора антенны курса в горизонтальной плоскости;
\alpha_{\text{кп}i} — положение ВСЛ в пространстве по азимуту в момент появления отметки от ВСЛ на курсовой части экрана индикатора при i-м измерении;
\alpha_{\text{ки}i} — положение ВСЛ в пространстве по азимуту в момент исчезновения отметки от ВСЛ на курсовой части экрана индикатора при i-м измерении;
Угол обзора диаграммы направленности антенны глиссады в горизонтальной плоскости определяется как среднеарифметическое значение суммы углов, в пределах которых отметка от ВСЛ наблюдается с момента появления до момента исчезновения на глиссадной части экрана индикатора ПРЛ диспетчера УВД, по формуле:
\alpha_{\text{г}} = \frac{\sum_{i = 1}^{n} (\alpha_{\text{гп}i} + \alpha_{\text{ги}i})}{n} ,
\alpha_{\text{г}} — угол обзора диаграммы направленности антенны глиссады в горизонтальной плоскости;
\alpha_{\text{гп}i} — положение ВСЛ в пространстве по азимуту в момент появления отметки от ВСЛ на глиссадной части экрана индикатора при i-м измерении;
\alpha_{\text{ги}i} — положение ВСЛ в пространстве по азимуту в момент исчезновения отметки от ВСЛ на глиссадной части экрана индикатора при i-м измерении;
б) АЛК работает в режиме ПРЛ по определению местоположения ВСЛ в пространстве с использованием аппаратуры СТИ.
Аппаратура СТИ устанавливается на линии, строго перпендикулярной оси ВПП и проходящей через центр антенной системы радиолокатора, на безопасном расстоянии от АФУ ПРЛ, на расстоянии от оси ВПП, кратном 10 м, в соответствии со схемой, приведенной на рисунке 16 Приложения № 1 (при необходимости СТИ размещают в точке, изображенной на рисунке 16 Приложения № 1 пунктиром).
Оператор СТИ осуществляет слежение за носовой частью ВСЛ в автоматическом или ручном режиме в соответствии с РЭ АЛК. Одновременно на командно-диспетчерском пункте представитель испытательной бригады (лицо, ответственное за эксплуатацию ПРЛ, оператор ПРЛ) ведет наблюдение за отметкой от ВСЛ по экрану индикатора посадочного радиолокатора. В момент появления и исчезновения отметки от ВСЛ на курсовой или глиссадной части экрана индикатора представитель испытательной бригады подает оператору СТИ и бортовому инженеру-оператору АЛК соответствующие команды: «ОТСЧЕТ КУРС» или «ОТСЧЕТ ГЛИССАДА».
В момент получения команды «ОТСЧЕТ» определяются угловые отклонения ВСЛ (\alpha_{\text{к}i},\alpha_{\text{г}i}) от траектории снижения в горизонтальной плоскости, и результаты фиксируются в бортовом журнале.
Сектор обзора диаграммы направленности антенны курса в горизонтальной плоскости определяется как среднеарифметическое значение суммы углов, в пределах которых отметка от ВСЛ наблюдается с момента появления до момента исчезновения на курсовой части индикатора, по формуле:
\alpha_{\text{к}} = \frac{\sum_{i = 1}^{n} (\alpha_{\text{кп}i} + \alpha_{\text{ки}i})}{n} ,
\alpha_{\text{к}} — сектор обзора антенны курса в горизонтальной плоскости, градус;
\alpha_{\text{кп}i} — положение ВСЛ в пространстве по азимуту в момент появления отметки от ВСЛ на курсовой части экрана индикатора при i-м измерении, градус;
\alpha_{\text{ки}i} — положение ВСЛ в пространстве по азимуту в момент исчезновения отметки от ВСЛ на курсовой части экрана индикатора при i-м измерении, градус;
Угол обзора диаграммы направленности антенны глиссады в горизонтальной плоскости определяется как среднеарифметическое значение суммы углов, в пределах которых отметка от ВСЛ наблюдается с момента появления до момента исчезновения ВС на глиссадной части экрана индикатора, по формуле:
\alpha_{\text{г}} = \frac{\sum_{i = 1}^{n} (\alpha_{\text{гп}i} + \alpha_{\text{ги}i})}{n} ,
\alpha_{\text{г}} — угол обзора диаграммы направленности антенны глиссады в горизонтальной плоскости, градус;
\alpha_{\text{гп}i} — положение ВСЛ в пространстве по азимуту в момент появления отметки от ВСЛ на глиссадной части экрана индикатора при i-м измерении, градус;
\alpha_{\text{ги}i} — положение ВСЛ в пространстве по азимуту в момент исчезновения отметки от ВСЛ на глиссадной части экрана индикатора при i-м измерении, градус;
63. Проверка сектора обзора диаграммы направленности антенны глиссады и угла обзора диаграммы направленности антенны курса ПРЛ/PAR в вертикальной плоскости осуществляется при выполнении ВСЛ предпосадочного маневра, который является типовым для захода на посадку на данном аэродроме, с последующим снижением по глиссаде и дальнейшим уходом на второй круг.
Полеты выполняются не менее чем на трех высотах: 300 м, но не ниже безопасной, 800 м и 1500 м для ПРЛ типа РП-3Г или 300 м, но не ниже безопасной, 800 м и 2000 м для ПРЛ типа РП-4Г, РП-5Г. На каждой высоте выполняется по 1 — 2 захода ВСЛ для основного и второго направления посадки.
Заходы ВСЛ выполняются с удаления, соответствующего максимальной дальности действия ПРЛ, указанной в ЭД (не менее 30 км) до прохождения траверза радиолокатора:
а) АЛК работает в режиме ПРЛ по определению местоположения ВСЛ в пространстве с использованием аппаратуры СНС — ГЛОНАСС/GPS.
Представитель испытательной бригады (лицо, ответственное за эксплуатацию ПРЛ, оператор ПРЛ) ведет наблюдение за отметкой от ВСЛ по экрану индикатора ПРЛ диспетчера УВД. В моменты появления (исчезновения) отметки от ВСЛ на курсовой или глиссадной части индикатора по радиосвязи на борт ВСЛ подаются соответствующие команды «ОТСЧЕТ КУРС ПЛЮС» («ОТСЧЕТ КУРС МИНУС») или «ОТСЧЕТ ГЛИССАДА ПЛЮС» («ОТСЧЕТ ГЛИССАДА МИНУС»).
В момент получения команды «ОТСЧЕТ» БО АЛК определяет угловые отклонения ВСЛ (\theta_{\text{к}i},\theta_{\text{г}i}) в вертикальной плоскости, а также удаление ВСЛ от АФУ радиолокатора (Дкi, Дгi) и фиксирует результаты в бортовом журнале.
По результатам отсчетов вычисляются верхняя и нижняя границы зоны действия курсового канала ПРЛ и верхняя граница глиссадного канала ПРЛ на высоте круга, а также зона действия ПРЛ в горизонтальной плоскости по курсовому и глиссадному каналу, определяемые максимальным удалением наличия отметки от ВСЛ на курсовой и глиссадной части индикатора ПРЛ соответственно.
При проведении летной проверки необходимо учитывать, что оценка нижней границы угла обзора глиссадной антенны ПРЛ в вертикальной плоскости проводится без использования ВСЛ, а выполняется по наземным целям с помощью квадрантного уровня (антенна глиссады устанавливается в горизонтальное положение и настраивается положение «минус 1,0°», что соответствует нижней границе угла обзора антенны глиссады (\theta_{\text{гн}} = минус 1,0°);
б) АЛК работает в режиме ПРЛ по определению местоположения ВСЛ в пространстве с использованием аппаратуры СТИ.
Аппаратура СТИ устанавливается на линии, перпендикулярной оси ВПП и проходящей через центр АФУ ПРЛ, на безопасном расстоянии от антенной системы ПРЛ и на удалении от оси ВПП, кратном 10 м, в соответствии со схемой, приведенной на рисунке 16 Приложения № 1 (при необходимости СТИ размещают в точке, изображенной на рисунке 16 Приложения № 1 пунктиром).
Оператор СТИ осуществляет слежение за носовой частью ВСЛ в автоматическом или ручном режиме в соответствии с РЭ АЛК.
Одновременно на командно-диспетчерском пункте представитель испытательной бригады (лицо, ответственное за эксплуатацию ПРЛ, оператор ПРЛ) наблюдает за отметкой от ВСЛ по экрану индикатора ПРЛ диспетчера УВД, в момент появления и исчезновения отметки от ВСЛ на курсовой части экрана индикатора ПРЛ или пропадания отметки от ВСЛ на глиссадной части экрана индикатора ПРЛ и подает соответствующие команды «ОТСЧЕТ КУРС» или «ОТСЧЕТ ГЛИССАДА» по радиосвязи на борт ВСЛ, а также определяет расстояние до ВСЛ по экрану индикатора ПРЛ.
Бортовой инженер-оператор АЛК по команде «ОТСЧЕТ» считывает показание высоты полета ВСЛ по барометрическому высотомеру и сообщает ее значение по радиосвязи представителю испытательной бригады (лицу, ответственному за эксплуатацию ПРЛ, оператору ПРЛ) на командно-диспетчерский пункт.
Положение ВСЛ в пространстве по углу места, определенное оператором СТИ, в момент появления и исчезновения отметки от ВСЛ на курсовой части экрана индикатора ПРЛ соответствует нижней и верхней границам диаграммы направленности антенны курса посадочного радиолокатора. Эти границы определяются как среднеарифметическая величина по отсчетам угла места с помощью СТИ при заходах ВСЛ на каждой из двух высот:
\beta_{\text{к}} = \frac{\sum_{i = 1}^{n} (\beta_{\text{ки}i} + \beta_{\text{кп}i})}{n} ,
\beta_{\text{к}} — угол обзора диаграммы направленности антенны курса в вертикальной плоскости, градус;
\beta_{\text{кп}i} — положение ВСЛ в пространстве по углу места, определенное по СТИ, в момент появления отметки от ВСЛ на курсовой части экрана индикатора, градус;
\beta_{\text{ки}i} — положение ВСЛ в пространстве по углу места, определенное по СТИ, в момент исчезновения отметки от ВСЛ на курсовой части экрана индикатора ПРЛ, градус;
Верхняя граница сектора обзора антенны глиссады в вертикальной плоскости определяется как среднеарифметическая величина по двум отсчетам угла места по аппаратуре СТИ в моменты исчезновения отметки от ВСЛ на глиссадной части индикатора при заходах ВСЛ на двух высотах:
\beta_{\text{г}} = \frac{\sum_{i = 1}^{n} \beta_{\text{ги}i}}{n} ,
\beta_{\text{г}} — угол обзора диаграммы направленности антенны глиссады в вертикальной плоскости, градус;
\beta_{\text{ги}i} — положение ВСЛ в пространстве по углу места, определенное по СТИ, в момент исчезновения отметки от ВСЛ на глиссадной части экрана индикатора ПРЛ, градус;
Проверка нижней границы угла обзора антенны глиссады ПРЛ в вертикальной плоскости проводится с помощью квадрантного уровня.
Антенна глиссады устанавливается в горизонтальное положение, настраивается «минус 1,0°» и проверяется изображение временной развертки на индикаторе посадочного радиолокатора. Аналогично проверяется установка антенны глиссады ПРЛ в положение «плюс 9,0°».
64. Минимальные значения высоты и дальности, до которых возможно наблюдение отметки от ВС по экрану индикатора глиссады, определяются после выполнения необходимого количества заходов ВСЛ для одного направления посадки (пункты 60 - 63), и ВСЛ выполняет посадку с этим же курсом.
Во время захода ВСЛ на посадку ведется наблюдение за его отметкой на глиссадной части экрана индикатора ПРЛ диспетчера УВД. В момент, предшествующий соприкосновению отметки от ВСЛ с «местником» (при работе ПРЛ в режиме «ПАСС»), или в момент пропадания отметки (режим «ПАСС» или «СДЦ») представитель испытательной бригады (лицо, ответственное за эксплуатацию ПРЛ, оператор ПРЛ) подает команду «ОТСЧЕТ» на борт ВСЛ по радиосвязи и одновременно определяет по экрану индикатора ПРЛ удаление ВСЛ от линии нулевого отсчета дальности (от порога ВПП или от точки посадки в зависимости от привязки ПРЛ на данном аэродроме).
На борту ВСЛ при получении команды «ОТСЧЕТ» бортовой инженер-оператор АЛК считывает значение высоты полета по барометрическому высотомеру и передает ее значение представителю испытательной бригады (лицу, ответственному за эксплуатацию ПРЛ, оператору ПРЛ) на командно-диспетчерский пункт.
Для каждого комплекта оборудования ПРЛ при работе на разные антенны выполняется по два захода ВСЛ на посадку с первым и вторым посадочными курсами (МКп — «1», МКп — «2»). По результатам трех отсчетов определяются средние минимальные значения высоты и дальности, до которых возможно наблюдение отметки от ВСЛ по экрану индикатора глиссады.
65. Ошибка информации по курсу ПРЛ определяется в зависимости от технических возможностей АЛК и наличия на данном направлении посадки радиомаячной системы инструментального захода ВС на посадку:
а) АЛК работает в режиме ПРЛ по азимуту (каналу курса). Местоположение ВСЛ в пространстве определяется с помощью аппаратуры СНС — ГЛОНАСС/GPS. Объективный контроль осуществляется фотографированием экрана индикатора ПРЛ.
В моменты точного нахождения отметки от ВСЛ на курсовой линии экрана индикатора ПРЛ представитель испытательной бригады (лицо, ответственное за эксплуатацию ПРЛ, оператор ПРЛ) подает по радиосвязи на борт ВСЛ команды «ОТСЧЕТ».
При получении команды «ОТСЧЕТ» БО АЛК регистрирует текущие значения углов отклонения траектории полета ВСЛ по курсовому каналу (поперечное смещение ВС от линии курса в метрах) в бортовом журнале и на бортовой регистрирующей аппаратуре;
б) АЛК работает в режиме ПРЛ по азимуту (каналу курса). Местоположение ВСЛ в пространстве определяется с помощью аппаратуры СТИ. Объективный контроль осуществляется фотографированием экрана индикатора ПРЛ.
При наличии на проверяемом направлении захода ВС на посадку РМС инструментальной посадки аппаратура СТИ устанавливается в точке, используемой для летной проверки КРМ (определение положения средней линии курса относительно осевой линии ВПП).
При отсутствии РМС инструментальной посадки на данном направлении посадки СТИ устанавливается на безопасном от порога ВПП удалении на продолжении осевой линии ВПП и юстируется точно по ее оси. Рекомендуемое место установки СТИ приведено на рисунке 17 Приложения № 1.
С помощью тубуса или кронштейна на резервный экран индикатора ПРЛ диспетчера УВД устанавливается фотоаппарат зеркального типа, перед которым размещается заслонка. Объектив фотоаппарата открывается на весь период захода ВСЛ на посадку, фотографирование отметки от ВСЛ проводится с помощью заслонки в моменты отсчета положения ВСЛ. Это позволяет получить дискретную запись траектории захода на посадку ВСЛ на один фотокадр, что облегчает обработку результатов летной проверки.
Оператор СТИ осуществляет слежение за ВСЛ в соответствии с РЭ АЛК.
В моменты точного нахождения ВСЛ в плоскости осевой линии ВПП, фиксируемые по нулевому значению индикатора аппаратуры траекторных измерений, оператор СТИ подает на командно-диспетчерский пункт представителю испытательной бригады (лицу, ответственному за эксплуатацию ПРЛ, оператору ПРЛ) команды «ОТСЧЕТ».
По команде «ОТСЧЕТ» представитель испытательной бригады (лицо, ответственное за эксплуатацию ПРЛ, оператор ПРЛ) выполняет фотографирование экрана индикатора радиолокатора.
Порядок дешифрирования фотоснимков траектории полета ВСЛ с экрана индикатора ПРЛ приведен в Приложении № 2;
в) ошибка информации по курсу при наличии на данном направлении посадки РМС инструментального захода ВС на посадку определяется с использованием сигналов навигационных приемников АЛК в качестве эталонной информации о траектории полета ВСЛ по азимуту и фотографированием экрана индикатора радиолокатора.
АЛК работает в режиме КРМ/ILS по определению положения средней линии курса в соответствии с РЭ АЛК. В качестве эталона используется сигнал КРМ при условии, что положение средней линии курса для данного направления посадки находится в пределах +/- 5,0 м от оси ВПП.
В моменты точного нахождения ВСЛ на линии курса, фиксируемые по нулевому значению тока микроамперметра, включенного в курсовой тракт навигационного приемника, БО АЛК подает на командно-диспетчерский пункт представителю испытательной бригады (лицу, ответственному за эксплуатацию ПРЛ, оператору ПРЛ) команды «ОТСЧЕТ».
По команде «ОТСЧЕТ» представитель испытательной бригады (лицо, ответственное за эксплуатацию ПРЛ, оператор ПРЛ) производит фотографирование экрана индикатора радиолокатора.
Порядок дешифрирования фотоснимков траектории полета ВСЛ с экрана индикатора ПРЛ приведен в Приложении № 2.
66. Ошибка информации по глиссаде определяется в зависимости от технических возможностей АЛК и наличия на данном направлении посадки радиомаячной системы инструментального захода ВС на посадку:
а) АЛК работает в режиме ПРЛ по углу места (каналу глиссады). Местоположение ВСЛ в пространстве определяется с помощью аппаратуры СНС — ГЛОНАСС/GPS. Объективный контроль осуществляется фотографированием экрана индикатора ПРЛ.
В моменты точного нахождения отметки от ВСЛ на линии глиссады экрана индикатора ПРЛ представитель испытательной бригады (лицо, ответственное за эксплуатацию ПРЛ, оператор ПРЛ) подает по радиосвязи на борт ВСЛ команды «ОТСЧЕТ».
При получении команды «ОТСЧЕТ» БО АЛК регистрирует текущие значения углов отклонения траектории полета ВСЛ по глиссадному каналу (вертикальное смещение ВСЛ от линии глиссады в метрах) в бортовом журнале и на бортовой регистрирующей аппаратуре;
б) АЛК работает в режиме ПРЛ по углу места (каналу глиссады). Местоположение ВСЛ в пространстве определяется с помощью аппаратуры СТИ. Объективный контроль осуществляется фотографированием экрана индикатора ПРЛ.
При наличии на проверяемом направлении посадки РМС инструментального захода ВС на посадку аппаратура СТИ устанавливается в точке, используемой для летной проверки ГРМ при измерении угла наклона глиссады.
При отсутствии РМС инструментальной посадки на данном направлении захода ВС на посадку СТИ устанавливается на безопасном от края ВПП удалении, не превышающем 100 м от ее оси. Рекомендуемое место установки СТИ приведено на рисунке 18 Приложения № 1.
С помощью тубуса или кронштейна на резервный экран индикатора ПРЛ диспетчера УВД устанавливается фотоаппарат зеркального типа, перед которым размещается заслонка. Объектив фотоаппарата открывается на весь период захода ВСЛ на посадку, а фотографирование отметки от ВСЛ проводится с помощью заслонки в моменты отсчета положения ВСЛ. Это позволяет получить дискретную запись траектории захода на посадку ВСЛ на один фотокадр, что облегчает обработку результатов проверки.
Оператор СТИ осуществляет слежение за ВСЛ в соответствии с РЭ АЛК.
В моменты точного нахождения ВСЛ в плоскости глиссады, фиксируемые по нулевому значению индикатора аппаратуры траекторных измерений, оператор СТИ подает на командно-диспетчерский пункт представителю испытательной бригады (лицу, ответственному за эксплуатацию ПРЛ, оператору ПРЛ) команды «ОТСЧЕТ».
По команде «ОТСЧЕТ» представитель испытательной бригады (лицо, ответственное за эксплуатацию ПРЛ, оператор ПРЛ) выполняет фотографирование экрана индикатора радиолокатора.
Порядок дешифрирования фотоснимков траектории полета ВСЛ с экрана индикатора ПРЛ приведен в Приложении № 2.
Превышение высоты точки установки СТИ над точкой посадки (рисунок 18 Приложения № 1) компенсируется переносом СТИ вперед на расстояние, которое определяется по формуле:
Y_{\text{т}} = \frac{h \pm h'}{tg\theta} ,
Yт — расстояние, на котором устанавливается СТИ при определении ошибки информации по глиссаде, м;
h — высота центра оптической системы СТИ, м;
h' — разность высот места установки СТИ и точки посадки, м;
\theta — угол глиссады для данного направления посадки, градус;
в) ошибка информации по углу места (каналу глиссады) при наличии на данном направлении посадки РМС инструментального захода ВС на посадку определяется с использованием сигналов навигационных приемников АЛК в качестве эталонной информации о траектории полета ВСЛ по углу места и фотографированием экрана индикатора радиолокатора.
АЛК работает в режиме ГРМ/ILS по определению положения средней линии глиссады в соответствии с РЭ АЛК. В качестве эталона используется сигнал ГРМ при условии, что положение средней линии глиссады для данного направления посадки находится в пределах \pm 0,04\theta от номинальной линии глиссады.
В моменты точного нахождения ВСЛ на линии глиссады фиксируемые по нулевому значению тока микроамперметра, включенного в глиссадый тракт навигационного приемника, БО АЛК подает на командно-диспетчерский пункт представителю испытательной бригады (лицу, ответственному за эксплуатацию ПРЛ, оператору ПРЛ) команды «ОТСЧЕТ».
По команде «ОТСЧЕТ» представитель испытательной бригады (лицо, ответственное за эксплуатацию ПРЛ, оператор ПРЛ) производит фотографирование экрана индикатора радиолокатора.
Порядок дешифрирования фотоснимков траектории полета ВСЛ с экрана индикатора ПРЛ приведен в Приложении № 2.
67. Ошибка информации по дальности определяется при маневрировании ВСЛ над контрольными ориентирами по траектории захода ВС на посадку по схеме предпосадочного маневра в соответствии с аэронавигационным паспортом аэродрома/аэроузла с использованием аппаратуры СНС — ГЛОНАСС/GPS в зависимости от технических характеристик АЛК:
а) АЛК работает в режиме ПРЛ по дальномерному каналу. Местоположение ВСЛ в пространстве определяется с помощью аппаратуры СНС — ГЛОНАСС/GPS.
В моменты точного нахождения отметки от ВСЛ на линии масштабных меток дальности экрана индикатора ПРЛ представитель испытательной бригады (лицо, ответственное за эксплуатацию ПРЛ, оператор ПРЛ) подает по радиосвязи на борт ВСЛ команды «ОТСЧЕТ».
При получении команды «ОТСЧЕТ» БО АЛК регистрирует текущие значения дальности (Дi) до АФУ радиолокатора в бортовом журнале и на регистрирующей аппаратуре.
По измеренным текущим значениям дальности вычисляется ошибка информации ПРЛ/PAR по дальномерному каналу для каждого значения масштабных меток дальности экрана индикатора;
б) АЛК работает в режиме ПРЛ по дальномерному каналу. Ошибка информации по дальности определяется с помощью ориентиров на траектории захода ВС на посадку и фотографированием экрана индикатора дальности ПРЛ.
В качестве эталонных расстояний используются удаления до известных контрольных ориентиров (на продолжении осевой линии ВПП при их наличии в пределах 17 км), до ДПРМ, БПРМ и порога ВПП.
При проходе ВСЛ над контрольным ориентиром, ДПРМ и БПРМ, порогом ВПП БО АЛК подает на командно-диспетчерский пункт представителю испытательной бригады (лицу, ответственному за эксплуатацию ПРЛ, оператору ПРЛ) команды «ОТСЧЕТ».
По команде «ОТСЧЕТ» представитель испытательной бригады (лицо, ответственное за эксплуатацию ПРЛ, оператор ПРЛ) выполняет измерение дальности и фотографирование экрана индикатора ПРЛ.
Порядок дешифрирования фотоснимков траектории полета ВСЛ с экрана индикатора ПРЛ приведен в Приложении № 2.
Перечень требований к летной проверке ПРЛ приведен в Приложении № 4, а форма отчета о летной проверке ПРЛ — в Приложении № 6.
(в ред. распоряжения Минтранса России от 29.06.2012 № МС-82-р)
VI. МЕТОДИКИ ЛЕТНЫХ ПРОВЕРОК ПАРАМЕТРОВ И ХАРАКТЕРИСТИК РАДИОЛОКАЦИОННЫХ СТАНЦИЙ
68. Радиолокационная станция (далее — РЛС) может состоять из первичного обзорного радиолокатора (далее — ПОРЛ/PSR, SRE) и вторичного обзорного радиолокатора (далее — ВОРЛ/SSR) либо может быть выполнена в виде единой системы (радиолокационного комплекса), совмещающей в себе ПОРЛ/PSR, SRE и ВОРЛ/SSR.
Абзац исключен. - Распоряжение Минтранса России от 29.06.2012 № МС-82-р).
69. Цель летной проверки РЛС состоит в оценке пространственных характеристик радиолокационной станции и ее способности эффективно удовлетворять всем эксплуатационным требованиям, а также проверке соответствия графической информации, нанесенной на экраны индикаторов аппаратуры отображения (диспетчера УВД), действующему аэронавигационному паспорту аэродрома/аэроузла (инструкции по производству полетов).
При вводе в эксплуатацию РЛС проводится всесторонний анализ пространственных характеристик радиолокационных станций. Контроль радиолокационной информации осуществляется на экране аппаратуры отображения (мониторе) диспетчера УВД. Причем при проверке ВОРЛ/SSR необходимо учитывать, что вторичный радиолокатор взаимодействует с бортовым оборудованием, его параметры как система в целом также зависят от правильного функционирования бортового приемоответчика.
(в ред. распоряжения Минтранса России от 29.06.2012 № МС-82-р)
70. Выбор оптимального угла наклона антенны РЛС осуществляется при выполнении горизонтального полета ВС на высотах 1000 — 1500 м (3300 — 5000 фут), но не ниже безопасной и высотах 3200 — 3800 м (10000 — 12500 фут) в зависимости от топографических условий местности. Полеты выполняются в направлении «ОТ» РЛС до момента устойчивого пропадания отметки от ВС на экране отображения радиолокационной информации на максимальную дальность по одному из направлений в соответствии с аэронавигационным паспортом аэродрома/аэроузла (инструкцией по производству полетов) и «НА» РЛС с точным проходом ВСЛ над радиолокатором. На каждой высоте выполняется по два захода ВС при работе РЛС на основную и резервную антенны или первого и второго комплектов оборудования радиолокатора при работе их на разные антенные системы.
По экрану отображения радиолокационной информации на каждом обзоре антенны РЛС проводится наблюдение за отметками от ВС, и по их наличию и качеству определяется зона обзора радиолокатора в вертикальной плоскости. По минимальной и максимальной дальности обнаружения ВС проверяется установка оптимального угла наклона основной и резервной антенн радиолокатора в вертикальной плоскости.
При проверке вторичного канала бортовая аппаратура (приемоответчик) работает в одном из режимов «УВД» или «RBS».
71. Зона действия и точностные характеристики первичных и вторичных РЛС проверяются как с использованием ВСЛ (ВС), так и с использованием статистических данных, получаемых при наблюдении за реальным воздушным движением.
(в ред. распоряжения Минтранса России от 29.06.2012 № МС-82-р)
Маневрирование ВСЛ (ВС) осуществляется по воздушным трассам (коридорам), максимально приближенным к радиальным по отношению к месту установки АФУ РЛС с минимальными углами закрытия в направлении «ОТ» РЛС до пропадания отметки от ВСЛ (ВС) и «НА» РЛС с точным проходом над позицией установки радиолокатора.
(в ред. распоряжения Минтранса России от 29.06.2012 № МС-82-р)
Абзацы третий — четвертый исключены. - Распоряжение Минтранса России от 29.06.2012 № МС-82-р).
Проверка потенциальных возможностей РЛС — зоны действия первичных и вторичных РЛС (максимальной дальности действия) на минимальном и промежуточных эшелонах проводится комплексно в соответствии со схемами маневрировании ВСЛ, приведенными на рисунках 19 и 20 Приложения № 1.
Маневрирование ВСЛ «ОТ» РЛС осуществляется:
на минимальном эшелоне до пропадания отметки от ВСЛ на экране отображения радиолокационной информации;
после пропадания отметки от ВСЛ, по команде диспетчера УВД, — набор высоты до промежуточного эшелона (появления отметки от ВСЛ) и дальнейшим горизонтальным полетом на этом промежуточном эшелоне до пропадания отметки от ВСЛ на экране отображения радиолокационной информации;
после пропадания отметки от ВСЛ, по команде диспетчера УВД, — стандартный разворот и полет «НА» РЛС на промежуточном эшелоне со снижением до минимального и проходом ВСЛ на этой высоте над позицией установки РЛС.
При наличии в составе РЛС вторичного канала АЛК ВСЛ работает в одном из режимов «УВД» или «RBS». Для каждого режима и каждого комплекта РЛС (основного и резервного) выполняется полет ВСЛ «НА» и «ОТ» РЛС (режим «УВД» — один полет для основного комплекта и один — для резервного, режим «RBS» — один полет для основного комплекта и один — для резервного).
При наличии в составе РЛС только первичного канала выполняется полет ВСЛ «НА» и «ОТ» РЛС для каждого комплекта аппаратуры РЛС (один полет для основного комплекта и один — для резервного).
По экрану отображения радиолокационной информации проводится наблюдение за перемещением отметки от ВСЛ и на каждом обзоре фиксируется ее наличие отдельно по первичному и вторичному каналам, а также регистрируется прохождение дополнительной информации. В случае объединения информации первичного и вторичного каналов РЛС на выходе аппаратуры первичной обработки информации регистрация наличия отметки от ВСЛ на экране отображения радиолокационной информации производится по виду отметки: первичная, вторичная или объединенная. Решение об обнаружении отметки от ВС на экране отображения радиолокационной информации «ДА (Х) — НЕТ (О)» принимается при каждом пересечении диаграммой направленности антенны РЛС азимута ВС. Кроме этого, оценивается прохождение дополнительной информации (при наличии), и фиксируется информация о дальности до ВС. Данная информация может быть получена с помощью автоматизированных систем наземного контроля РЛС.
Для каждой высоты полета, отдельно при маневрировании ВСЛ «ОТ» и «НА» РЛС, оценивается частота обнаружения, определяемая как отношение числа обнаружений на отрезке маршрута к количеству оборотов антенны за промежуток времени, в течение которого ВС пролетает этот отрезок (т.е. к максимально возможному количеству обнаружений на данном отрезке маршрута). Расчет частоты обнаружений проводится по отношению к отрезку маршрута протяженностью, равной 10 км (так называемое «подвижное окно»). Внутри «подвижного окна» для всех полетов на данной высоте, отдельно «НА» и «ОТ» РЛС, выполняется не менее 40 отсчетов (с учетом информации, полученной при наблюдении за реальным воздушным движением в соответствии с методикой, приведенной в пункте 30). Результат расчета относится к точке маршрута, соответствующей середине «подвижного окна». Передвигая «подвижное окно» по трассе полета, определяется частота обнаружения, соответствующая каждой точке маршрута (пройденного ВС расстояния). Шаг перемещения «подвижного окна» по дальности соответствует перемещению воздушного судна между последовательными зондированиями (облучениями) диаграммой направленности антенны РЛС. Результаты считывания информации и вероятность обнаружения для полетов «ОТ» (Рi) и «НА» (Рj) РЛС по первичному и вторичному каналам (режим «УВД» и режим «RBS») отдельно заносятся в таблицу 1 Приложения № 2 (при использовании наземных систем автоматизированного контроля РЛС заполнение этой таблицы не требуется).
На высотах полета ВС более 6000 м зона действия и вероятность правильного обнаружения определяются с использованием информации, получаемой при наблюдении за реальным воздушным движением в соответствии с методикой, приведенной в пункте 30.
Второй этап. Определение вероятностных характеристик РЛС и построения графика зоны действия радиолокационной станции с использованием реального воздушного движения осуществляется путем накопления информации по всем ВС в выбранном направлении воздушного движения (трассе, коридоре) и высотном диапазоне за период наблюдения с помощью десятикилометровых участков, перемещаемых по направлению наблюдения с шагом 5 или 10 км («подвижное окно»). При этом в каждом «подвижном окне» подсчитываются:
общее количество возможных обнаружений ВС (целей);
количество реальных обнаружений ВС (целей).
По полученным результатам проводится расчет вероятности обнаружения для полетов «ОТ» (Рi) и «НА» (Рj) РЛС в соответствующем «подвижном окне», приведенный к его центру (данная информация может быть получена с помощью автоматизированных систем или автоматизированных рабочих мест, предназначенных для контроля и анализа радиолокационной информации РЛС), по формуле:
P_{i(j)} = \frac{N_{\text{обн}.}}{N_{\text{общ }.}} ,
Nобщ. — количество обнаружений и количество пропусков отметки от ВС;
Nобн. — количество реальных обнаружений ВС.
При определении вероятности обнаружения РЛС для повышения достоверности вычислений рекомендуется, особенно для участков воздушных трасс с низкой интенсивностью воздушного движения, применять весовые коэффициенты. При этом для каждого интервала между центрами «подвижного окна» рассчитывается величина вероятности обнаружения РЛС как среднеарифметическое значение из десяти отсчетов по формуле:
P_{i(j)\text{в}.\text{к}.} = \frac{\sum_{i = 1}^{10} K_{i}}{10} ,
Рi(j)в.к. — вероятность обнаружения РЛС на i-м интервале наблюдений («подвижное окно»);
К1, К2, ..., К10 — весовые коэффициенты на рассматриваемом интервале наблюдений («подвижное окно»).
Весовой коэффициент имеет значения: 0; 0,5; 1,0 в зависимости от качества отметки от ВС на экране отображения радиолокационной информации в начале и в конце этого интервала. Пример определения весовых коэффициентов и вычисление вероятности обнаружения РЛС для конкретной совокупности отметок от ВС (целей) по цифровому выходу РЛС приведен в пункте 3 Приложения № 2.
Вероятность обнаружения РЛС на начальном участке наблюдения (первые пять интервалов) определяется сложением весового коэффициента рассматриваемого интервала (центр «подвижного окна») с весовыми коэффициентами максимально возможного количества предыдущих интервалов и оставшихся последующих интервалов из расчета общего количества интервалов наблюдения, равных десяти (среднеарифметическое значение из десяти отсчетов).
Вероятность обнаружения РЛС на конечном участке наблюдения (последние пять интервалов) определяется сложением весового коэффициента рассматриваемого интервала (центра «подвижного окна») с весовыми коэффициентами максимально возможного количества последующих интервалов и оставшихся предыдущих интервалов из расчета общего количества интервалов наблюдения, равных десяти (среднеарифметическое значение из десяти отсчетов).
Суммарная вероятность обнаружения ВС на всем интервале наблюдения (дальности действия РЛС) при полетах «ОТ» и «НА» РЛС рассчитывается по формуле:
P_{\Sigma} = \frac{\sum_{i = 1}^{n} P_{i} + \sum_{j = 1}^{m} P_{j}}{n + m} ,
P_{\Sigma} — суммарная вероятность обнаружения ВС;
Рi — значения вероятностей обнаружения цели при полетах ВС «ОТ» РЛС;
Рj — значения вероятностей обнаружения цели при полетах ВС «НА» РЛС;
(n + m) — общее количество наблюдений при полетах «ОТ» и «НА» РЛС.
По результатам расчетов выполняется построение графика зависимости вероятности обнаружения (Р) от дальности (Д). Для построения графика Р = f(Д) используются значения вероятностей обнаружения каждого интервала наблюдения («подвижного окна»).
По этим графикам (Р = f(Д) определяется значение максимальной дальности действия РЛС (Дmax) для каждой высоты полета ВС при заданной по эксплуатационной документации РЛС вероятности обнаружения цели (ВС).
Минимальная дальность действия РЛС (Дmin) для каждой высоты полета ВС определяется по пропаданию или появлению отметки от ВС на экране отображения радиолокационной информации при полетах ВСЛ (ВС) точно над позицией установки РЛС путем усреднения результатов, полученных при всех полетах.
(в ред. распоряжения Минтранса России от 29.06.2012 № МС-82-р)
Аналогичным образом определяются вероятностные характеристики прохождения дополнительной информации. При сопровождении ВС в каждом цикле обзора фиксируются: наличие, отсутствие и достоверность информации отдельно по номеру борта и высоте полета ВС. Проверка выполняется при работе РЛС отдельно в режиме «УВД» и в режиме «RBS» (общее число оборотов антенны РЛС составляет не менее 500 по каждому из режимов).
Вероятность прохождения правильной дополнительной информации определяется по формуле:
\text{Р}_{\text{прав}.} = \frac{N_{\text{общ }.} - N_{\text{проп}.} - N_{\text{лож }.}}{N_{\text{общ }.}} ,
Рправ. — вероятность прохождения правильной дополнительной информации;
Nобщ. — общее число оборотов антенны за время наблюдения по каждому виду информации;
Nпроп. — число оборотов антенны, при которых отсутствовала соответствующая дополнительная информация;
Nлож. — число оборотов антенны, при которых получена ложная информация.
Вероятность прохождения ложной информации определяется по формуле:
\text{Р}_{\text{ложн}.} = \frac{N_{\text{лож }.}}{N_{\text{общ }.}} ,
Рложн. — вероятность прохождения ложной информации;
Nобщ. — общее число оборотов антенны за время наблюдения по каждому виду информации;
Nлож. — число оборотов антенны, при которых получена ложная информация.
При вводе РЛС в эксплуатацию графики зависимости вероятности обнаружения радиолокационной станции от дальности (Р = f(Д) на заданной высоте полета прилагаются к акту летной проверки.
72. Зона действия и вероятность правильного обнаружения первичных и вторичных РЛС с использованием информации, получаемой при наблюдении за реальным воздушным движением, определяется по десятикилометровым участкам («подвижное окно») до границ зоны видимости или границ зоны ответственности службы УВД в соответствии с методикой, приведенной в пункте 71.
(в ред. распоряжения Минтранса России от 29.06.2012 № МС-82-р)
При проверке зон видимости РЛС по вторичному каналу, кроме вычисления вероятности обнаружения РЛС по десятикилометровым участкам («подвижное окно»), подсчитываются средние вероятности обнаружения РЛС по каждому ВС и по всем ВС (целям) на контролируемом направлении воздушного движения.
Вероятность обнаружения конкретного ВС (Рk) вычисляется по формуле:
P_{k} = \frac{\sum_{i = 1}^{n_{k}} K_{i}}{n_{k}} ,
nk — число обзоров антенны РЛС по данному (k-му) ВС (не менее 40);
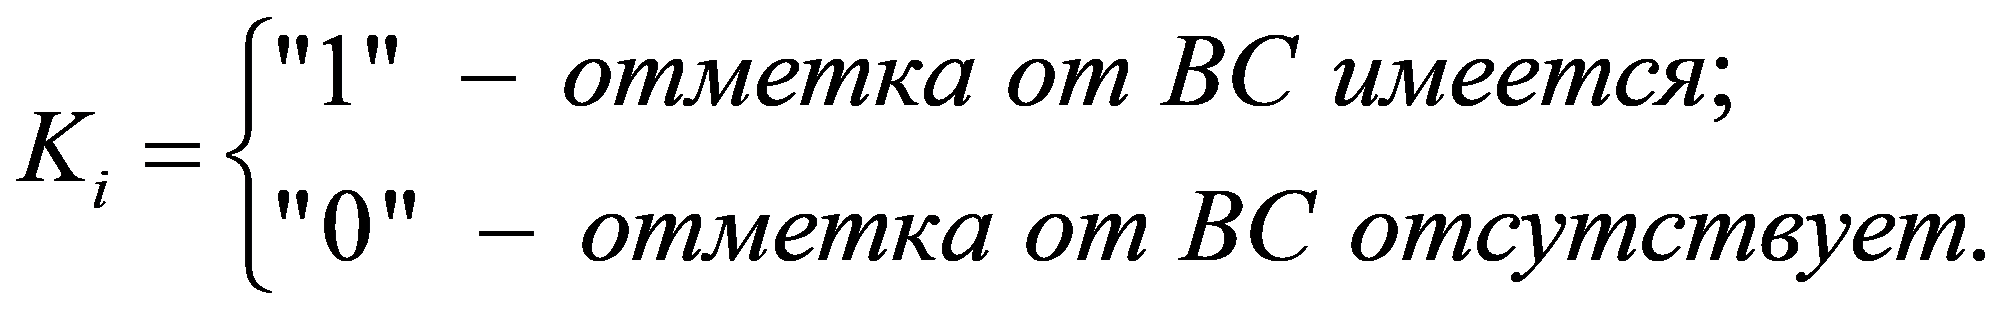
Средняя вероятность обнаружения РЛС по всем ВС (Рср.) вычисляется по формуле:
P_{\text{ср}.} = \frac{\sum_{i = 1}^{N} K_{i}}{N} ,
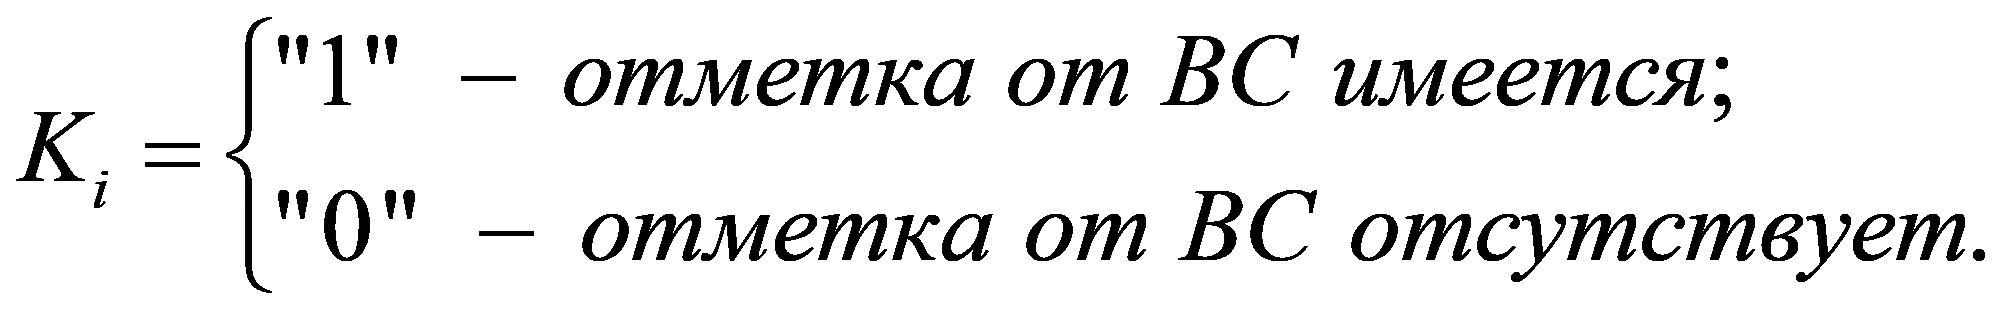
N — общее количество обзоров антенны РЛС по всем ВС.
Далее проводится поочередное сравнение средней вероятности обнаружения по всем ВС (Рср.) и вероятности обнаружения конкретного ВС (Рk) для выявления бортовых приемоответчиков с заниженными характеристиками, для которых P_{k_{j}} меньше Рср. более чем на 12%.
Построение диаграмм видимости РЛС выполняется на основе расчета вероятности обнаружения для данных отрезков дальностей видимости радиолокатора (Ро) по формуле:
P_{o} = \frac{\sum_{i = 1}^{m} K_{i}}{m} ,
m — число обзоров антенны РЛС по всем ВС, соответствующее данному отрезку зоны видимости, при этом из рассмотрения исключаются ВС с заниженными характеристиками ответчиков.
По результатам расчетов выполняется построение диаграммы видимости РЛС для данной высоты: по оси абсцисс откладывается дальность, а по оси ординат — вероятность обнаружения, соответствующая каждому отрезку дальности.
При проверке прохождения дополнительной информации по реальному воздушному движению (рейсовым ВС), кроме подсчета вероятности прохождения правильной дополнительной информации для всех ВС, вычисляется вероятность прохождения правильной дополнительной информации для каждого ВС (P_{n_{k}}) по формуле:
P_{n_{k}} = \frac{n - n_{\text{проп}.} - n_{\text{ложн}.}}{n} ,
nпроп. — число обзоров, когда отсутствовала дополнительная информация по данному (k-му) ВС;
nложн. — число обзоров, когда получена ложная информация по данному (k-му) ВС;
n — общее число обзоров наблюдения за данным (k-м) ВС.
По результатам вычислений проводится последовательное сравнение вероятности прохождения правильной дополнительной информации для каждого ВС (P_{n_{k}}) и вероятности прохождения правильной дополнительной информации (Рправ.) для выявления бортовых приемоответчиков с заниженными характеристиками, для которых P_{n_{k}} меньше Рправ. более чем на 12%.
Далее вычисляется средняя вероятность прохождения правильной дополнительной информации для всех ВС (\text{Р}_{\text{с}}'_{\text{р}.}), исключая из рассмотрения ВС с заниженными характеристиками бортовых приемоответчиков по формуле:
\text{Р}_{\text{с}}'_{\text{р}.} = \frac{\sum_{i = 1}^{N} K_{i}}{N} ,
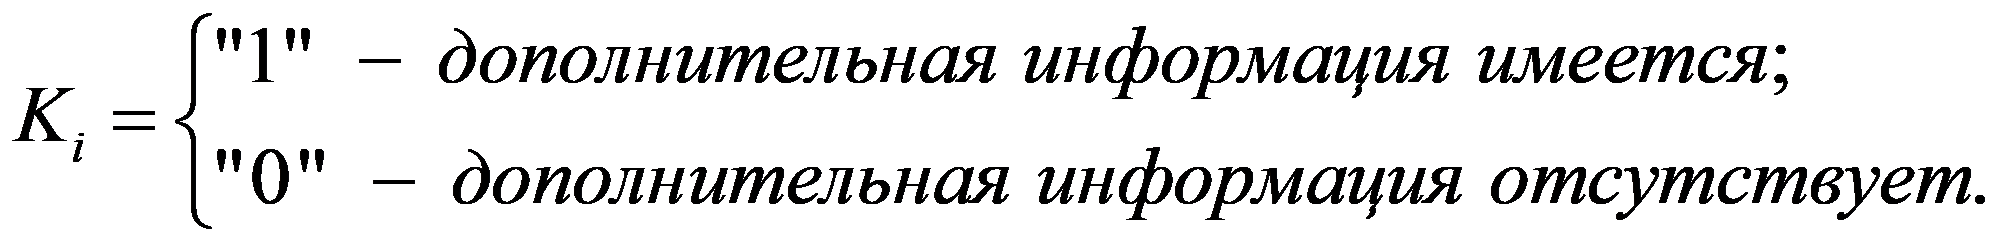
N — общее количество обзоров по всем ВС.
При проверке потенциальных характеристик РЛС (дальности действия) с использованием информации, получаемой при наблюдении за реальным воздушным движением, рекомендуется применять способ определения вероятности обнаружения по участкам равной протяженности (расстояния) проверяемого направления воздушного движения (трассы, коридора). Для этого:
проверяемое направление воздушного движения разбивается на участки равной протяженности по 30 — 80 км;
определяется вероятность обнаружения для каждого ВС на выбранном участке;
определяется среднее значение вероятности обнаружения по всем ВС на выбранном участке;
определяются ВС, вероятность обнаружения которых ниже среднего значения на выбранном участке;
определяется зависимость вероятности обнаружения ВС от дальности с помощью «подвижного окна» и применением весовых коэффициентов в соответствии с методикой, приведенной в пункте 71. Из анализа исключаются ВС, вероятность обнаружения которых меньше среднего значения вероятности на проверяемом направлении.
(в ред. распоряжения Минтранса России от 29.06.2012 № МС-82-р)
Пример определения потенциальных характеристик РЛС (дальности действия) по участкам равной протяженности проверяемого направления воздушного движения (трассы, коридора) приведен в пункте 4 Приложения № 2.
73. Среднеквадратическая ошибка измерения координат ВС на экране отображения радиолокационной информации с использованием ВСЛ (ВС), оборудованного спутниковой навигационной системой — ГЛОНАСС/GPS, определяется при маневрировании ВСЛ (ВС) по прямолинейным участкам воздушных трасс максимально приближенным к радиальным. Данный метод рекомендуется как приоритетный.
(в ред. распоряжения Минтранса России от 29.06.2012 № МС-82-р)
Перед выполнением этой проверки на позиции РЛС устанавливается наземная станция поправок из комплекта АЛК ВСЛ (ВС) на все время летной проверки, или БО АЛК совместно с представителями ИТП РЛС снимаются координаты места установки АФУ проверяемого радиолокатора, или для определения координат места установки АФУ РЛС осуществляется полет ВСЛ (ВС) со снижением до минимально безопасной высоты в соответствии с требованиями аэронавигационного паспорта аэродрома/аэроузла (инструкции по производству полетов) с проходом ВС точно над позицией размещения РЛС.
(в ред. распоряжения Минтранса России от 29.06.2012 № МС-82-р)
После определения координат места установки АФУ РЛС одним из вышеперечисленных способов выполняется полет ВСЛ (ВС) по воздушной трассе (маршруту) в направлении «ОТ» («НА») РЛС. В процессе полета представитель испытательной бригады (представитель ИТП РЛС) равномерно через каждые два оборота антенны для трассового радиолокатора (три — для аэродромного) по каналу радиосвязи информирует БО АЛК о местоположении ВСЛ (ВС), определяемом по экрану отображения радиолокационной информации, сообщая ему координаты ВСЛ (ВС) по азимуту (\alpha_{x}) и дальности (d).
(в ред. распоряжения Минтранса России от 29.06.2012 № МС-82-р)
В моменты получения информации о координатах местоположения ВСЛ (ВС) бортовой оператор АЛК определяет координаты азимута и дальности ВСЛ (ВС) с помощью аппаратуры спутниковой навигационной системы — ГЛОНАСС/GPS, фиксирует их в бортовом журнале и делает отметки соответствующих явлений на регистрирующей аппаратуре.
(в ред. распоряжения Минтранса России от 29.06.2012 № МС-82-р)
Среднеквадратичная ошибка определения азимута (\alpha_{x}) или дальности (d) рассчитывается по формуле:
\alpha_{x}(d) = \sqrt{\frac{1}{n}} \sum_{i = 1}^{n} \alpha_{i}^{2},
n — общее число независимых измерений азимута или дальности для всех выбранных объектов;
\alpha_{i}(d_{i}) = x_{i} - x_{o} — абсолютная погрешность измерений азимута (дальности);
xо — азимут или дальность объекта, определенные топографическим методом, относительно АФУ РЛС;
xi — результат i-го измерения азимута или дальности.
Среднеквадратическая ошибка определения координат ВС по выходу с АПОИ для ОРЛ-А по азимуту составляет не более 0,4°, по дальности — не более 200 м, для ОРЛ-Т (первичного и вторичного) по азимуту — не более 0,25°, по дальности — не более 300 м и для вторичного обзорного радиолокатора по азимуту — не более 0,2°, по дальности — не более 200 м.
74. Среднеквадратическая ошибка измерения координат ВС (цели) по «привязанным» к местности геодезическим знакам (контрольным ориентирам) определяется при полетах ВСЛ (ВС) точно над контрольным ориентиром (геодезическим знаком) на минимально возможной высоте, но не ниже безопасной, на которой возможно наблюдение за отметкой от ВС на экране отображения радиолокационной информации проверяемой РЛС. Над каждым контрольным ориентиром (геодезическим знаком) выполняется не менее четырех проходов ВС.
(в ред. распоряжения Минтранса России от 29.06.2012 № МС-82-р)
Схема маневрирования ВСЛ (ВС) при проходе над контрольными ориентирами (геодезическими знаками) приведена на рисунке 15 Приложения № 1.
(в ред. распоряжения Минтранса России от 29.06.2012 № МС-82-р)
Подготовка к полету включает уточнение истинных значений координат азимута (\alpha_{o}) и дальности (dо) каждого из выбранных контрольных ориентиров относительно места установки АФУ РЛС.
Момент прохода ВСЛ (ВС) над контрольным ориентиром БО АЛК фиксирует и подает команду «ОТСЧЕТ» на землю. По этой команде представитель испытательной бригады (представитель ИТП РЛС) на экране отображения радиолокационной информации считывает координаты ВСЛ (ВС) по азимуту (\alpha_{x}) и дальности (d) и регистрирует их в рабочем журнале для последующего анализа.
(в ред. распоряжения Минтранса России от 29.06.2012 № МС-82-р)
Среднеквадратическая ошибка определения азимута (\alpha_{x}) или дальности (d) рассчитывается по формуле:
\alpha_{x}(d) = \sqrt{\frac{1}{n}} \sum_{i = 1}^{n} \alpha_{i}^{2},
n — общее число независимых измерений азимута или дальности для всех выбранных объектов;
\alpha_{i}(d_{i}) = x_{i} - x_{o} — абсолютная погрешность измерений азимута (дальности);
xо — азимут или дальность объекта, определенные топографическим методом, относительно РЛС;
xi — результат i-го измерения азимута или дальности.
75. Среднеквадратическая ошибка измерения координат ВС (цели) радиолокационных станций, оснащенных аппаратурой первичной обработки радиолокационной информации, определяется методом сравнения координат отметок от ВС при маневрировании ВСЛ (ВС) по прямолинейным участкам воздушных трасс, максимально приближенным к радиальным. Из нескольких траекторий этих полетов, данные которых регистрируются по выходу РЛС, анализируются один — два полета ВС с ярко выраженными прямолинейными участками и по этим участкам определяется среднеквадратическая ошибка измерения координат ВС на экране отображения радиолокационной информации для РЛС с цифровым выходом в следующей последовательности:
(в ред. распоряжения Минтранса России от 29.06.2012 № МС-82-р)
а) определяется разность значений координат отметки от ВС по азимуту (\Delta A_{1 - 2}) и дальности (\Delta\text{Д}_{1 - 2}) в первом (начало наблюдения) и втором обзоре диаграммы направленности антенны РЛС по формулам:
\Delta A_{1 - 2} = A_{1} - A_{2},
\Delta\text{Д}_{1 - 2} = \text{Д}_{1} - \text{Д}_{2},
А1 и Д1 — координаты отметки от ВС по азимуту и дальности в первом обзоре диаграммы направленности антенны РЛС;
А2 и Д2 — координаты отметки от ВС по азимуту и дальности во втором обзоре диаграммы направленности антенны РЛС;
б) определяется разность значений координат отметки от ВС по азимуту (\Delta A_{2 - 3}) и дальности (\Delta\text{Д}_{2 - 3}) во втором и третьем обзоре диаграммы направленности антенны РЛС по формулам:
\Delta A_{2 - 3} = A_{2} - A_{3},
\Delta\text{Д}_{2 - 3} = \text{Д}_{2} - \text{Д}_{3},
А2 и Д2 — координаты отметки от ВС по азимуту и дальности во втором обзоре диаграммы направленности антенны РЛС;
А3 и Д3 — координаты отметки от ВС по азимуту и дальности в третьем обзоре диаграммы направленности антенны РЛС;
в) далее последовательно от обзора к обзору диаграммы направленности антенны РЛС на всем выбранном прямолинейном участке измерений определяется разность значений приращений координат отметки от В С по азимуту (\Delta A_{n - (n + 1)}) и дальности (\Delta\text{Д}_{n - (n + 1)}) в n и (n+1) обзоре диаграммы направленности антенны РЛС по формулам:
\Delta A_{n - (n + 1)} = A_{n} - A_{(n + 1)},
\Delta\text{Д}_{n - (n + 1)} = \text{Д}_{n} - \text{Д}_{(n + 1)},
Аn и Дn — координаты отметки от ВС по азимуту и дальности в n обзоре диаграммы направленности антенны РЛС;
Аn+1 и Дn+1 — координаты отметки от ВС по азимуту и дальности в (n+1) обзоре диаграммы направленности антенны РЛС;
(в ред. распоряжения Минтранса России от 29.06.2012 № МС-82-р)
г) определяется величина среднего приращения на обзор координат отметки от ВС по азимуту (\Delta\text{А}_{\text{ср}.}) и дальности (\Delta\text{Д}_{\text{ср}.}) по формулам:
\Delta\text{А}_{\text{ср}.} = \frac{\sum_{i - 1}^{n} \Delta\text{А}_{i}}{n} ,
\Delta\text{Д}_{\text{ср}.} = \frac{\sum_{i - 1}^{n} \Delta\text{Д}_{i}}{n} ,
n — количество измерений координат отметки от ВС (А, Д) на выбранном прямолинейном участке;
(в ред. распоряжения Минтранса России от 29.06.2012 № МС-82-р)
д) определяется величина значениями приращений измерения координат отметки от ВС по азимуту (\Delta\text{А}_{\Sigma}) и дальности (\Delta\text{Д}_{\Sigma}) путем нормировки результатов измерений приращений между последовательными обзорами диаграммы направленности антенны РЛС и средними значениями значениями приращений координат отметки от ВС (Аср., Дср.) по формулам:
\Delta\text{А}_{\Sigma}^{2} = (\Delta\text{А}_{1 - 2} - \Delta\text{А}_{\text{ср}})^{2} + (\Delta\text{А}_{2 - 3} - \Delta\text{А}_{\text{ср}})^{2} + ... + (\Delta\text{А}_{n - (n + 1)} - \Delta\text{А}_{\text{ср}})^{2},
\Delta\text{Д}_{\Sigma}^{2} = (\Delta\text{Д}_{1 - 2} - \Delta\text{Д}_{\text{ср}})^{2} + (\Delta\text{Д}_{2 - 3} - \Delta\text{Д}_{\text{ср}})^{2} + ... + (\Delta\text{Д}_{n - (n + 1)} - \Delta\text{Д}_{\text{ср}})^{2};
(в ред. распоряжения Минтранса России от 29.06.2012 № МС-82-р)
е) среднеквадратическая ошибка измерения координат ВС (\sigma_{\text{А}},\sigma_{\text{Д}}) на экране отображения радиолокационной информации для РЛС с цифровым выходом определяется по формулам:
\sigma_{\text{А}} = \sqrt{\frac{\sum_{i = 1}^{n} \Delta A_{\Sigma}^{2}}{n - 1}} ,
\sigma_{\text{Д}} = \sqrt{\frac{\sum_{i = 1}^{n} \Delta\text{Д}_{\Sigma}^{2}}{n - 1}} ,
\sigma_{\text{А}} — среднеквадратическая ошибка измерения азимута;
\sigma_{\text{Д}} — среднеквадратическая ошибка измерения дальности;
n — количество измерений координат отметки от ВС.
Среднеквадратическая ошибка определения координат ВС по выходу с АПОИ для ОРЛ-А по азимуту составляет не более 0,4°, по дальности — не более 200 м, для ОРЛ-Т (первичного и вторичного) по азимуту — не более 0,25°, по дальности — не более 300 м и для вторичного обзорного радиолокатора по азимуту — не более 0,2°, по дальности — не более 200 м.
76. Эффективность работы систем подавления боковых лепестков диаграммы направленности антенны РЛС и переотраженных сигналов определяется при выполнении ВСЛ (ВС):
(в ред. распоряжения Минтранса России от 29.06.2012 № МС-82-р)
радиальных полетов «ОТ» и «НА» РЛС по воздушным трассам (коридорам) в диапазоне высот от 2000 до 6000 м;
полетов с набором высоты и со снижением (по командам диспетчера УВД);
орбитальных полетов радиусом 50 — 70 км от АФУ РЛС на высотах в интервале от 4000 до 6000 м.
Проверка работы систем подавления сигналов по боковым лепесткам диаграммы направленности антенны осуществляется при радиальных полетах ВС относительно места установки АФУ РЛС. На РЛС включаются системы подавления по запросу и ответу, а также ВАРУ в приемных устройствах радиолокационной станции в соответствии с эксплуатационной документацией на проверяемый тип РЛС.
Визуальным наблюдением на экране отображения радиолокационной информации диспетчера УВД оцениваются:
наличие координатной отметки от ВСЛ (ВС) в направлении главного луча диаграммы направленности антенны;
(в ред. распоряжения Минтранса России от 29.06.2012 № МС-82-р)
отсутствие ложных отметок от боковых лепестков диаграммы направленности антенны во всей зоне действия РЛС.
При наличии ложных отметок в одном из режимов работы РЛС принимаются меры для их исключения в соответствии с эксплуатационной документацией на конкретный тип РЛС.
Проверка работы систем подавления сигналов, переотраженных от местных предметов, осуществляется при орбитальных полетах ВСЛ (ВС).
(в ред. распоряжения Минтранса России от 29.06.2012 № МС-82-р)
По экрану отображения радиолокационной информации диспетчера УВД проверяются наличие (отсутствие) ложных переотраженных отметок от ВС (цели) и «привязанных» к ним формуляров сопровождения. При наличии ложных переотраженных отметок принимаются меры для их исключения в соответствии с эксплуатационной документацией на конкретный тип РЛС.
77. Зона действия двух посадочных курсов проверяется при маневрировании ВСЛ (ВС) по схеме выполнения предпосадочного маневра, который является типовым для захода на посадку на данном аэродроме с основного и второго направлений посадки. В процессе полета по экрану отображения радиолокационной информации диспетчера УВД оцениваются участки пропадания отметок от ВС (при наличии) и точность определения координат, фиксируется количество обзоров диаграммы направленности антенны РЛС, в течение которых отметка от ВС не наблюдалась, а также фиксируется правильность прохождения дополнительной информации.
(в ред. распоряжения Минтранса России от 29.06.2012 № МС-82-р)
По результатам летной проверки зоны действия двух посадочных курсов отрабатывается схема, на которую наносятся:
схемы захода ВС на посадку в соответствии с аэронавигационным паспортом аэродрома/аэроузла (инструкцией по производству полетов);
расчетная точка начала снижения;
позиции установки ДПРМ, БПРМ и ВПП;
километровые отметки на участке маршрута от порога ВПП до выхода ВС из четвертого разворота с их оцифровкой (порог ВПП — 0; 2; 4; 6; 8; 10; 12 км);
участки пропадания отметки от ВС (при наличии).
Эта схема прилагается к отчету по летной проверке РЛС при вводе в эксплуатацию и служит подтверждением правильности нанесения графической информации на экраны отображения радиолокационной информации в соответствии с требованиями аэронавигационного паспорта аэродрома/аэроузла (инструкции по производству полетов).
По каждой схеме захода ВС на посадку выполняется не менее двух заходов ВСЛ (ВС) по первичному и вторичному каналам (отдельно в режиме «УВД» и режиме «RBS») при работе на основную и резервную антенны или на одну антенну для первого и второго комплектов оборудования РЛС.
(в ред. распоряжения Минтранса России от 29.06.2012 № МС-82-р)
78. Зона действия РЛС в зонах ожидания аэродрома проверяется при маневрировании ВСЛ (ВС) по всем схемам этих зон в соответствии с требованиями аэронавигационного паспорта аэродрома/аэроузла (инструкции по производству полетов) на установленных высотах пилотирования ВС. По результатам проверки отрабатывается схема с указанием участков пропадания отметок от ВС (при наличии), а также фиксируется правильность прохождения дополнительной информации.
(в ред. распоряжения Минтранса России от 29.06.2012 № МС-82-р)
По каждой схеме зон ожидания, на каждой высоте маневрирования ВС выполняется по два захода ВСЛ (ВС) по первичному и вторичному каналам (отдельно в режиме «УВД» и режиме «RBS») при работе РЛС на основную и резервную антенны или на одну антенну для первого и второго комплектов оборудования РЛС.
(в ред. распоряжения Минтранса России от 29.06.2012 № МС-82-р)
Перечень требований к параметрам (характеристикам), проверяемым при летных проверках РЛС, указан в Приложении № 4, а формы отчета о летной проверке РЛС — в Приложении № 6.
(абзац введен распоряжением Минтранса России от 29.06.2012 № МС-82-р)
79. При наличии аппаратуры АСК РЛС допускается выполнение летной проверки специально выделенным или рейсовым воздушным судном с приложением результатов обработки АСК РЛС пространственных характеристик радиолокационных станций к акту летной проверки РЛС.
(п. 79 в ред. распоряжения Минтранса России от 29.06.2012 № МС-82-р)
VII. МЕТОДИКИ ЛЕТНЫХ ПРОВЕРОК ПАРАМЕТРОВ И ХАРАКТЕРИСТИК АВИАЦИОННОЙ ВОЗДУШНОЙ ЭЛЕКТРОСВЯЗИ
80. Летная проверка параметров и характеристик средств авиационной воздушной электросвязи (далее — АВЭС) ВСЛ может совмещаться с проверкой наземных средств радиотехнического обеспечения полетов, расположенных на данном аэродроме.
Допускается летные проверки АВЭС проводить транспортными ВС.
В зависимости от назначения средства авиационной воздушной электросвязи имеют различную зону действия, т.е. радиус их действия может составлять от 9,3 км (5,0 м. миль) до 370 км (200 м. миль).
При вводе средств АВЭС в эксплуатацию проводится определение зоны действия средств АВЭС на соответствующих высотах полета ВС в зависимости от назначения радиостанции и возможности использования средства АВЭС на данном аэродроме (оценивается полетопригодность).
расчетным путем строится график дальности устойчивой двусторонней радиосвязи проверяемого средства авиационной воздушной электросвязи с учетом углов закрытия, который корректируется (при необходимости) по результатам летной проверки и отработанный вариант этого графика прилагается к отчету о летной проверке соответствующего средства АВЭС;
бортовая радиостанция, по сигналам которой оцениваются параметры и качество связи средств АВЭС (наземных ретрансляторов АВЭС), проверяется (калибруется) в соответствии с требованиями эксплуатационной документации на данный тип радиостанции (Единым регламентом технической эксплуатации на данный тип ВС), и протокол этой проверки прилагается к акту летной проверки средств АВЭС (наземных ретрансляторов);
экипаж ВС, выделенного для летной проверки АВЭС, согласовывает свои действия (прорабатывает полетное задание) с инженерно-техническим персоналом служб ЭРТОС и УВД.
Радиостанции аварийной радиосети (121,5 МГц) проверяются на любой другой частоте, закрепленной за организацией, на эксплуатации которой находятся средства АВЭС.
Летная проверка радиосети передачи метеоинформации выполняется экипажем воздушного судна и передается по диспетчерским каналам для регистрации.
81. Зона действия каждого средства радиосети АВЭС с использованием ВСЛ определяется на соответствующем пункте УВД в зоне контролируемого им воздушного пространства во время радиообмена по установленной фразеологии между бортовым инженером-оператором АЛК (штурманом, вторым пилотом ВСЛ) и диспетчером УВД.
АЛК работает в режиме проверки АВЭС, на радиостанции устанавливается необходимая частота радиосвязи, и проводится не менее пяти сеансов радиообмена бортового инженера-оператора АЛК (штурмана, второго пилота) с наземным пунктом связи (диспетчером УВД) в каждой зоне контролируемого воздушного пространства.
В каждом сеансе радиосвязи диспетчеру УВД передается следующая информация: регистрационный (бортовой) номер ВСЛ (позывной командира ВС), координаты (удаление, высота полета, азимут/пеленг, для радиосети руления указывается местоположение ВСЛ на летном поле).
Диспетчер УВД подтверждает получение соответствующей информации и проводит оценку смысловой разборчивости речи.
Прослушивается метеоинформация и проводится оценка смысловой разборчивости сообщения.
Зона действия АВЭС определяется удалением ВСЛ от аэродрома проверки (позиции установки ретранслятора АВЭС), измеряемым по индикаторам АЛК (ГЛОНАСС/GPS, РСБН, РМД/DME) для соответствующей высоты полета, при которой разборчивость сообщения оценивается не ниже «удовлетворительно», т.е. без переспросов и повторений.
При отсутствии на аэродроме РСБН (РМД/DME) дальность ВСЛ от контрольно-диспетчерского пункта определяется по экрану индикатора РЛС или по карте.
Конкретное значение дальности радиосвязи «воздух — земля» на высоте 1000 м, как правило, приводится в формуляре радиостанции.
82. Зона действия каждого средства радиосети АВЭС с использованием транспортного ВС определяется на соответствующем пункте УВД в зоне контролируемого им воздушного пространства во время радиообмена по установленной фразеологии между экипажем ВС, выделенного для летной проверки АВЭС и диспетчером УВД.
В каждом сеансе радиосвязи диспетчеру УВД передается следующая информация: регистрационный (бортовой) номер ВС (позывной командира ВС), координаты (удаление, высота полета, азимут/пеленг, для радиосети руления указывается местоположение ВС на летном поле).
Диспетчер УВД подтверждает получение соответствующей информации и проводит оценку смысловой разборчивости сообщения, которая оценивается не ниже «удовлетворительно», т.е. без переспросов и повторений.
83. Возможность использования средств АВЭС на данном аэродроме (полетопригодность) определяется в комплексе с полетами по проверке зоны действия (дальности действия) средств АВЭС.
На борту ВС настраивается радиостанция, устанавливается необходимая частота радиосвязи.
При каждом сеансе радиосвязи на борту ВС между диспетчером УВД и экипажем ВС оценивается взаимовлияние соседних радиостанций. При обнаружении мешающих факторов: шорохи, гул, посторонняя информация, не относящаяся к переговорам с диспетчером данного канала связи, — БО АЛК (экипаж ВС) сообщает об этом диспетчеру (абоненту, участвующему в проверке).
Качество радиосвязи «воздух — земля» считается «удовлетворительным», если принимаемая фразеология не содержит мешающих факторов и воспринимается без переспросов и повторений.
Перечень требований к летной проверке АВЭС приведен в Приложении № 4, а форма отчета о летной проверке АВЭС — в Приложении № 6.
(в ред. распоряжения Минтранса России от 29.06.2012 № МС-82-р)
VIII. МЕТОДИКИ ЛЕТНЫХ ПРОВЕРОК ПАРАМЕТРОВ И ХАРАКТЕРИСТИК СИСТЕМ СВЕТОСИГНАЛЬНОГО ОБОРУДОВАНИЯ АЭРОДРОМОВ
84. Системы светосигнального оборудования (далее — системы ССО), установленные на аэродромах, вертодромах, посадочных площадках, обеспечивают соответственно световое обозначение ВПП и ее участков, подходов к ним, рулежных дорожек (далее — РД) и их расположение, а также управление движением по аэродрому, вертодрому, посадочной площадке с целью предоставления пилотам визуальной информации при выполнении взлета, посадки и рулении воздушных судов.
(п. 84 в ред. распоряжения Минтранса России от 29.06.2012 № МС-82-р)
85. Исключен. - Распоряжение Минтранса России от 29.06.2012 № МС-82-р.
86. Летные проверки систем светосигнального оборудования рекомендуется проводить в сумерки или в темное время суток при видимости не менее 5 км и высоте нижней границы облачности не менее 300 м.
(в ред. распоряжения Минтранса России от 29.06.2012 № МС-82-р)
При летных проверках систем ССО полеты ВСЛ осуществляются по схеме предпосадочного маневра, который является типовым для захода на посадку на данном аэродроме с последующим снижением по глиссаде и уходом на второй круг.
87. Соответствие параметров системы ССО эксплуатационным требованиям проверяется визуально командиром воздушного судна (бортовым оператором АЛК на ВСЛ), регистрация осуществляется с помощью фото-, кино- и другой аппаратуры.
(п. 87 в ред. распоряжения Минтранса России от 29.06.2012 № МС-82-р)
88. Схемы расположения и цвета огней различных систем светосигнального оборудования аэродромов гражданской авиации приведены в Приложении № 3.
Перечень требований к летной проверке систем ССО приведен в Приложении № 4, а формы отчета о летной проверке — в Приложении № 6.
(в ред. распоряжения Минтранса России от 29.06.2012 № МС-82-р)
89. Регистрация (фотографирование фотоаппаратом или запись на видеокамеру) выполняется при заходе ВСЛ (ВС) на посадку в течение времени, необходимого для получения полных сведений об огнях приближения и ВПП.
Материалы регистрации (проявленная фотопленка с указанием даты летной проверки и номера ВСЛ (ВС), на котором выполнялась проверка, электронная запись (кинолента) с видеокамеры) хранятся в организации, осуществляющей эксплуатацию системы ССО (службе ЭСТОП), не менее одного года.
К акту летной проверки прикладываются четыре наиболее качественных фотографии системы ССО форматом не менее 10 x 15 см (распечатки), на обратной стороне которых указываются: наименование аэродрома, направление посадки, дата летной проверки, фамилия БО АЛК (представителя службы ЭСТОП), выполнявшего проверку, и ставится печать организации, осуществляющей эксплуатацию системы ССО, или электронная запись с видеокамеры на диске, заверенном аналогично фотографиям.
(п. 89 в ред. распоряжения Минтранса России от 29.06.2012 № МС-82-р)
90. При летной проверке выполняется сопоставление фактического состава системы ССО, схемы расположения огней, их цвета с требованиями нормативно-технических документов.
(в ред. распоряжения Минтранса России от 29.06.2012 № МС-82-р)
Проверка схемы расположения огней системы ССО выполняется следующим образом: диспетчер посадки включает огни на ту ступень яркости, при которой не создается слепящего действия командиру ВСЛ (ВС) при данных метеоусловиях для огней:
(в ред. распоряжения Минтранса России от 29.06.2012 № МС-82-р)
системы ОМИ — 2-я кнопка/группа;
системы ОВИ — 3-я (4-я) кнопка/группа.
Проверка рулежного ССО осуществляется путем визуального наблюдения за наличием, цветом огней и аэродромных знаков при рулении ВСЛ (ВС) по рулежной дорожке и ВПП перед взлетом и после посадки.
(в ред. распоряжения Минтранса России от 29.06.2012 № МС-82-р)
При рулении ВСЛ (ВС) по РД и выруливании ВСЛ (ВС) с РД на ВПП, с ВПП на РД, с одной рулежной дорожки на другую, с рулежной дорожки на перрон проверяются аэродромные знаки, огни маркировки критической зоны, боковые и осевые рулежные огни.
(в ред. распоряжения Минтранса России от 29.06.2012 № МС-82-р)
В процессе проверки рулежного светосигнального оборудования определяется отсутствие заметных отклонений в расположении огней и аэродромных знаков, фиксируются пропуски, цвет огней и аэродромных знаков.
Проверка огней приближения, световых горизонтов и входных огней осуществляется при заходах ВСЛ (ВС) на посадку по схеме предпосадочного маневра, который является типовым для данного аэродрома с последующим снижением по глиссаде с удаления 4 — 5 км от порога ВПП и уходом на второй круг, при этом осуществляется регистрация огней системы ССО в соответствии с требованиями, приведенными в пункте 89.
(в ред. распоряжения Минтранса России от 29.06.2012 № МС-82-р)
Соответствие расположения огней системы ССО схеме, утвержденной для данного направления посадки, цвет огней в подсистемах должны подтверждаться материалами регистрации.
(в ред. распоряжения Минтранса России от 29.06.2012 № МС-82-р)
Огни системы ССО считаются исправными и правильно отрегулированными, если отсутствуют пропуски огней или огни, резко отличающиеся от других по яркости, а аэродромные знаки не создают слепящего действия и их символы четко различаются с расстояния 100 — 125 м.
91. Объем негорящих (отсутствующих) огней в подсистемах системы ССО определяется следующим образом: диспетчер посадки включает огни согласно требованиям, приведенным в пункте 90. Визуальное наблюдение и регистрация огней в подсистемах осуществляется согласно требованиям, приведенным в пунктах 89 и 90. Визуально или по материалам регистрации определяется количество негорящих (отсутствующих) огней и их объем в процентах, а также отсутствие или затенение двух огней подряд в соответствующей подсистеме по формуле:
X — количество негорящих (отсутствующих) огней системы ССО;
Z — общее количество огней системы ССО.
(в ред. распоряжения Минтранса России от 29.06.2012 № МС-82-р)
Объем негорящих (отсутствующих) огней в подсистемах системы ССО соответствует требованиям, приведенным в таблице 6.1 Приложения № 4.
92. Оценка яркости огней в подсистемах системы ССО выполняется следующим образом: диспетчер посадки включает огни согласно требованиям, приведенным в пункте 90. Визуальное наблюдение и регистрация огней в подсистемах системы ССО осуществляется согласно требованиям, приведенным в пунктах 89 и 90. Визуально или по материалам регистрации определяются наличие и место расположения огней с большей или меньшей яркостью от среднего фона светосигнальной картины.
(в ред. распоряжения Минтранса России от 29.06.2012 № МС-82-р)
Яркость огней в подсистемах системы ССО считается правильно отрегулированной, если отсутствуют огни, резко отличающиеся от других по яркости, а аэродромные знаки не создают слепящего действия и их символы четко различаются с расстояния 100 — 125 м.
93. Световая маркировка осевых огней ВПП проверяется следующим образом: диспетчер посадки включает огни согласно требованиям, приведенным в пункте 90. Визуальное наблюдение и фотографирование осевых огней ВПП осуществляется согласно требованиям, приведенным в пунктах 89 и 90. В процессе захода ВСЛ оцениваются соответствие цвета и чередование цвета огней на участках:
По команде с борта ВСЛ (ВС) диспетчер посадки дает указание инженерно-техническому персоналу ТП-ОВИ на отключение одной из кабельных линий питания осевых огней ВПП.
(в ред. распоряжения Минтранса России от 29.06.2012 № МС-82-р)
Визуальное наблюдение и фотографирование осевых огней ВПП осуществляется согласно требованиям, приведенным в пунктах 89 и 90. При этом оцениваются сохранение цветовой маркировки осевых огней и равномерность расстояния между огнями на участке 900 — 300 м от конца ВПП.
Световая маркировка осевых огней ВПП соответствует требованиям, приведенным в таблице 6.1 Приложения № 4.
94. Работа устройства дистанционного управления проверяется следующим образом: диспетчер посадки по команде с борта ВСЛ (ВС) последовательно переключает группы огней с первой по последнюю кнопки (группу), а затем — с последней по первую. Каждый цикл переключений выполняется по два — три раза в течение одного захода ВСЛ с выдержкой 2 — 3 секунды между включениями кнопок (групп).
(в ред. распоряжения Минтранса России от 29.06.2012 № МС-82-р)
Визуально с борта ВСЛ наблюдается соответственно увеличение или уменьшение яркости огней в подсистемах системы ССО.
Устройство дистанционного управления считается правильно отрегулированным, если изменение яркости огней в подсистемах происходит без темнового промежутка.
95. Правильность набора групп и яркости огней системы ССО проверяется следующим образом: диспетчер посадки осуществляет переключение огней в подсистемах согласно требованиям, приведенным в пункте 90, и сообщает на борт ВСЛ номер кнопки/группы включенных огней.
Визуально проверяется правильность включения групп огней в соответствии с таблицами 1, 2, 3 Приложения № 4, а также увеличение или уменьшение яркости тех огней, которые предусмотрены для каждой кнопки (группы) на ПОУ диспетчера посадки.
96. Время переключения огней системы ССО при переходе на автономный источник электроснабжения определяется следующим образом: по команде БО АЛК диспетчер посадки дает указание инженерно-техническому персоналу ТП-ОВИ (ТП-ОМИ) о переводе электроснабжения ОВИ с одного внешнего источника на другой, а затем — на автономный источник электроснабжения (ДГА). Для системы ОМИ электроснабжение переводится только на ДГА.
Хронометраж выполняется БО АЛК по секундомеру. В момент погасания светосигнальной картины (или ее части) включается секундомер, а при восстановлении светосигнальной картины — выключается. Показание секундомера соответствует времени переключения огней системы ССО при переходе с одного внешнего источника на другой (автономный) источник электроснабжения.
Время перехода с одного внешнего источника на другой (автономный) источник приведено в таблице 6.1 Приложения № 4.
97. Время переключения огней системы ССО с огнями высокой интенсивности при переходе на автономный источник электроснабжения определяется следующим образом: по команде с борта ВСЛ (ВС) диспетчер посадки дает указание инженерно-техническому персоналу ТП-ОВИ о переводе электроснабжения ОВИ на автономный источник электроснабжения (ДГА). Переход на автономный источник электроснабжения считается правильно отрегулированным, если изменение яркости огней в подсистемах происходит без темнового промежутка.
(в ред. распоряжения Минтранса России от 29.06.2012 № МС-82-р)
Для системы с огнями малой интенсивности (ССО с ОМИ) электроснабжение переводится только на ДГА.
(в ред. распоряжения Минтранса России от 29.06.2012 № МС-82-р)
Хронометраж выполняется экипажем ВСЛ (ВС) по секундомеру. В момент погасания светосигнальной картины (для ССО с ОМИ) включается секундомер, а при восстановлении светосигнальной картины — выключается. Показание секундомера соответствует времени переключения огней системы ССО с ОМИ при переходе с одного внешнего источника на другой (автономный) источник электроснабжения.
(в ред. распоряжения Минтранса России от 29.06.2012 № МС-82-р)
Для определения величины углов системы визуальной индикации глиссады PAPI (APAPI) — глиссадных огней (ГО) осуществляется полет ВСЛ с выполнением предпосадочного маневра, который является типовым для захода на посадку на данном аэродроме со снижением по траекториям, отличающимся от номинальной глиссады на углы +/- 30', +/- 10' для системы PAPI и +/- 15' для системы APAPI, до высоты принятия решения — 60 м с последующим уходом на второй круг.
Диспетчер посадки включает систему визуальной индикации глиссады PAPI (APAPI) в соответствии с таблицей группового набора огней по ступеням яркости для данного направления захода ВС на посадку (аэродрома).
АЛК работает в режиме определения угла наклона глиссады в соответствии с РЭ АЛК и использованием информации о траектории маневрирования ВСЛ от наземной СТИ, которая работает в режиме слежения «точно» по углу места (каналу глиссады) или от бортовой СНС. Исходный угол глиссады на наземной СТИ устанавливается на 30' выше номинального угла глиссады для системы PAPI (на 15' выше номинального угла — для системы APAPI), и осуществляется слежение за носовой частью ВСЛ в автоматическом или ручном режиме.
Измерения выполняют после выхода ВСЛ из четвертого разворота на посадочной прямой, при наличии устойчивой информации о траектории полета ВСЛ, на максимально возможном удалении. Измерения завершают после прохода воздушным судном-лабораторией точки «В» (БПРМ).
При заходе ВСЛ на посадку по системе PAPI выше глиссады на 30' командир ВС (БО АЛК) наблюдает три внешних огня белого цвета и четвертый огонь (внутренний, ближайший к ВПП) попеременно белого или красного цвета и пилотирует ВСЛ таким образом, чтобы во время снижения наблюдалась эта комбинация огней до высоты ухода на второй круг (рисунок 5 Приложения № 3).
При заходе ВСЛ на посадку по системе APAPI выше глиссады на 15' командир ВС (БО АЛК) наблюдает внешний огонь белого цвета, внутренний огонь попеременно красного и белого цвета и пилотирует ВСЛ таким образом, чтобы во время снижения наблюдалась эта комбинация огней до высоты ухода на второй круг (рисунок 5 Приложения № 3).
По команде БО АЛК оператор СТИ в последующих заходах устанавливает значение исходного угла глиссады на аппаратуре СТИ, отличающееся на величину +10', -10', -30' для системы PAPI (-15' для системы APAPI) от номинального угла глиссады данного направления посадки.
При заходе ВСЛ на посадку по системе PAPI выше глиссады на 10' командир ВС (БО АЛК) наблюдает два внешних огня белого цвета, третий огонь (внутренний) попеременно белого или красного цвета, четвертый огонь (внутренний) красного цвета и пилотирует ВСЛ таким образом, чтобы во время снижения наблюдалась эта комбинация огней до высоты ухода на второй круг.
При заходе ВСЛ на посадку по системе PAPI ниже глиссады на 10' командир ВС (БО АЛК) наблюдает первый огонь (внешний) белого цвета, второй огонь (внешний) попеременно белого или красного цвета, два внутренних огня красного цвета и пилотирует ВСЛ таким образом, чтобы во время снижения наблюдалась эта комбинация огней до высоты ухода на второй круг.
При заходе ВСЛ на посадку по системе PAPI ниже глиссады на 30' командир ВС (БО АЛК) наблюдает один огонь (внешний) попеременно белого или красного цвета, остальные огни красного цвета и пилотирует ВСЛ таким образом, чтобы во время снижения наблюдалась эта комбинация огней до высоты ухода на второй круг.
При заходе ВСЛ на посадку по системе APAPI ниже глиссады на 15' командир ВС (БО АЛК) наблюдает внешний огонь попеременно красного и белого цвета, внутренний огонь красного цвета и пилотирует ВСЛ таким образом, чтобы во время снижения наблюдалась эта комбинация огней до высоты ухода на второй круг.
В момент точного наблюдения требуемой светосигнальной комбинации огней визуальной индикации глиссады PAPI (APAPI) командир ВС подает команду «ОТСЧЕТ», при этом регистрируются текущие значения угла глиссады (\theta_{i}). В процессе захода ВСЛ выполняется не менее 10 отсчетов.
По измеренным значениям текущего угла визуальной индикации глиссады (\theta_{i}) вычисляется значение угла данного глиссадного огня (для системы визуальной индикации глиссады PAPI: \theta + 30',\theta + 10',\theta - 10',\theta - 30'; для системы визуальной индикации глиссады APAPI: \theta + 15',\theta - 15').
Результаты измерений используются для составления отчета о проверке правильности установки углов системы визуальной индикации глиссады PAPI (APAPI).
98. Сравнительная оценка траектории полета ВС при заходе на посадку с использованием системы визуальной индикации глиссады (PAPI/APAPI) и глиссады РМС осуществляется при полете ВСЛ по схеме предпосадочного маневра, который является типовым для захода на посадку на данном аэродроме с последующим снижением по глиссаде и дальнейшим уходом на второй круг.
Командир воздушного судна выполняет пилотирование ВСЛ по сигналам РМС инструментальной посадки с точным выдерживанием глиссадной планки пилотажно-навигационного прибора в центре шкалы, при этом второй пилот и БО АЛК наблюдают за комбинацией огней системы визуальной индикации глиссады и фиксируют информацию в бортовом журнале и на регистрирующей аппаратуре АЛК.
При проверке соответствия траектории снижения ВС по системе визуальной индикации глиссады PAPI и глиссаде РМС командир ВС, второй пилот и БО АЛК наблюдают следующую информацию (комбинацию огней) о положении воздушного судна относительно глиссады:
ВС снижается по глиссаде или близко к ней — два огня, расположенные ближе к ВПП, — красные, а два огня, расположенные дальше от ВПП, — белые;
ВС снижается выше глиссады — один огонь, расположенный ближе к ВПП, — красный, а три огня, расположенные дальше от ВПП, — белые; еще выше глиссады — все огни белые;
ВС снижается ниже глиссады — три огня, расположенные ближе к ВПП, — красные, а огонь, расположенный дальше от ВПП, — белый; еще ниже глиссады — все огни красные.
При проверке соответствия траектории снижения ВС по системе визуальной индикации глиссады APAPI и глиссаде РМС командир ВС, второй пилот и БО АЛК наблюдают следующую информацию (комбинацию огней) о положении воздушного судна относительно глиссады:
ВС снижается по глиссаде или близко к ней — один огонь красный и один огонь белый;
ВС снижается выше глиссады — два огня белые;
ВС снижается ниже глиссады — два огня красные.
Измерения величины углов глиссадных огней и сравнительная оценка соответствия траектории снижения ВС по системе визуальной индикации глиссады и глиссаде РМС систем визуальной индикации других типов выполняются аналогично.
VIII. МЕТОДИКИ ЛЕТНЫХ ПРОВЕРОК ПАРАМЕТРОВ И ХАРАКТЕРИСТИК СХЕМ ПОЛЕТОВ ПО ПРИБОРАМ
99. Цель летной проверки схем полетов ВС по приборам (далее — ППП/IAP) заключается в определении возможности радионавигационного средства обеспечивать выполнение проверяемой схемы ППП/IAP, пролет препятствий на установленной высоте, а также полетопригодность данной схемы.
К схемам полетов ВС по приборам относятся следующие схемы: воздушных трасс, внетрассовых маршрутов, маршрутов полетов реактивных ВС, захода на посадку по приборам, вылета по приборам, маршрутов прибытия и схемы, которым надлежит следовать при полетах с использованием систем управления полетом (FMS) и глобальной навигационной спутниковой системы (ГЛОНАСС/GNSS). При вводе средств РТОП и связи в эксплуатацию проверка схем полетов по приборам является составной частью процесса летной проверки; кроме того, она входит в периодическую программу летной проверки схем полетов по приборам. На схемах полетов по приборам задаются стандартные маршруты, площадки маневрирования, абсолютные высоты полета и минимумы для захода на посадку при полетах по ППП/IAP.
Для проведения летной проверки схем полетов по приборам необходима следующая информация:
расположение (темплет) препятствий на конечном этапе захода на посадку, полученное с помощью аэрофотосъемки и нанесенное на аэронавигационную карту масштаба М 1:200000 или М 1:500000, которую можно использовать для навигации, анализа возвышенных участков рельефа, препятствий и их оценки;
утвержденные документы с указанием соответствующих особенностей рельефа и препятствий, которые следует контролировать при выполнении данной схемы полета. Они указываются и четко выделяются на соответствующей карте;
минимальные абсолютные высоты для каждого участка данной схемы полета, которые считаются приемлемыми на основании анализа карт и информации, полученной от базы данных;
подробное описание схемы захода на посадку по приборам;
вид сверху и в вертикальной плоскости графического изображения схемы захода на посадку по приборам;
документы с данными, относящимися к каждой контрольной точке, пересечению и/или схеме полета в зоне ожидания;
сообщения «воздух — земля», передаваемые на каждом участке проверяемой схемы полета;
маркировка аэродрома и специальные местные эксплуатационные приемы, например, приемы снижения шума, нестандартные схемы движения, включение светосигнального оборудования и т.д.
При проведении летной проверки схем полетов по приборам необходимо выполнить следующие проверки:
проверить высоту препятствия, которое используется в качестве основы для расчета минимальной абсолютной высоты пролета для каждого участка ППП/IAP;
произвести оценку безопасности площадей маневрирования для всех видов ВС, для которых предназначена данная схема полета;
проанализировать схему полета по приборам с точки зрения ее сложности и оценить рабочую нагрузку на летный экипаж с целью выявления особых требований, оказывающих отрицательное влияние на безопасность полета;
проверить правильность представляемой информации, ее своевременность и простоту для восприятия;
в случаях, когда это необходимо, проверить наличие и функционирование требуемой маркировки ВПП, светосигнального оборудования и средств связи.
Летная проверка схемы полетов по приборам и подтверждение данных о препятствиях могут проводиться в ходе проверки средства РТОП, обеспечивающего выполнение схемы, при условии, что на протяжении каждого участка схемы (полета ВСЛ) сохраняются визуальные метеорологические условия. При обнаружении в процессе летной проверки новых препятствий выполняющий проверку специалист (пилот-инспектор, БО АЛК) определяет местоположение и высоту каждого нового препятствия и передает эти данные специалисту по схемам ППП/IAP. Разрешение на эксплуатационное использование данной схемы полета не выдается до тех пор, пока специалист по схемам ППП/IAP не завершит анализ схемы и она не будет окончательно отработана и утверждена в установленном порядке.
При определении высоты препятствий или рельефа местности путем летных измерений для получения максимально точных результатов необходимо использовать показания высотомера и опорные значения абсолютной высоты.
Методика определения высоты препятствий отражается в приложении к акту летной проверки.
100. При вводе схемы ППП/IAP в эксплуатацию для подтверждения правильности выбора предлагаемой минимальной высоты пролета препятствий (МОСА) маневрирование ВСЛ осуществляется на каждом маршрутном и конечном участках данной схемы. ВСЛ выполняет пролет этих участков на минимальной абсолютной высоте полета на маршруте (МЕА), используя для пилотирования проверяемое наземное радионавигационное средство.
Для схем вылета по приборам данный участок (участки) оценивается применительно к используемому наземному средству РТОП, контрольной точке или точке с заданной высотой прохода препятствий на маршруте.
Для конечного маршрута прибытия каждый участок оценивается, начиная с точки, где маршрут отклоняется от установленной высоты пролета препятствий, до точки пересечения этого маршрута с установленной схемой захода на посадку.
Проводить периодические летные проверки маршрутных и конечного участков схем полетов по приборам не требуется.
Участок конечного этапа захода на посадку обеспечивает вывод ВС в требуемую точку. Эта точка зависит от типа средства РТОП, обеспечивающего вывод воздушного судна, и определяется специалистом по схемам полетов ППП/IAP.
После летной проверки выбранной точки ее нельзя изменять без согласия специалиста по схемам полетов ППП/IAP.
Если средство РТОП не выводит ВС в установленную точку или если путем регулировки невозможно добиться требуемой юстировки этого средства, то данная схема полетов по приборам пересматривается и проверяется заново.
Для схемы ухода на второй круг оцениваются рассчитанные для данной схемы абсолютные высоты пролета препятствий (ROC/MOC), а также полетопригодность данной схемы для эксплуатационного использования теми типами ВС, для которых она предназначена.
Для зоны захода на посадку по кругу оцениваются нанесенные на схему зоны маневрирования ВС при полете по кругу с точки зрения эксплуатационной безопасности ППП/IAP для каждого типа ВС, а также в правильности указания контрольного препятствия.
Контрольные препятствия на конечных участках схем полетов по приборам подтверждаются визуально при выполнении полета ВСЛ либо путем наблюдения с земли. Если не удается подтвердить с земли, что контрольное препятствие, указанное специалистом по схемам полетов, является самым высоким на данном участке, то выполняющий летную проверку пилот-инспектор (БО АЛК) готовит перечень всех препятствий на данном участке с указанием их местоположения, типа и приблизительной высоты и передает эти данные специалисту по схемам полетов ППП/IAP для их технической оценки. Оценка препятствий проводится только при визуальных метеорологических условиях (ВМУ). Обеспечение эксплуатационной безопасности схем полетов по приборам, критерии их применения и полетопригодность осуществляет выполняющий летную проверку специалист (пилот-инспектор, БО АЛК).
101. Проверка схемы захода на посадку по приборам осуществляется при маневрировании ВСЛ в соответствии с требованиями аэронавигационного паспорта аэродрома (инструкции по производству полетов на аэродроме/аэроузле) по траектории захода на посадку на высоте, которая на 30 м (100 фут) ниже установленной минимальной абсолютной высоты снижения. Перед выполнением летной проверки необходимо проанализировать темплет участка конечного этапа захода на посадку на данном аэродроме с целью обнаружения или подтверждения контрольного препятствия для данного участка.
Оценка захода на посадку при использовании проверяемого средства РТОП выполняется при полете на вышеуказанной высоте или на абсолютной высоте ухода на второй круг. Расхождения в результатах проверки или неточные данные передаются специалисту по схемам полетов по приборам для принятия соответствующих мер до ввода данной схемы в эксплуатацию.
102. Для определения минимальной эксплуатационной высоты полета на схеме ППП/IAP проводится летная проверка. Минимальная абсолютная высота на маршруте (МЕА) рассчитывается и публикуется в соответствии с политикой и схемами полетов, принятыми в каждом государстве. Минимальная абсолютная высота определяется на основе минимальной абсолютной высоты пролета препятствий (МОСА), минимальной абсолютной высоты радиоприема (MRA), особенностей воздушного пространства и требований к средствам связи. Если не одна, а несколько из указанных высот оказываются пригодными для выполнения схемы полета, то наибольшая из этих высот, определенная путем летной проверки, устанавливается в качестве минимальной эксплуатационной высоты.
Оценка качества связи «воздух — земля» с проверяемым аэронавигационным средством производится на минимальной абсолютной высоте в контрольной точке начального этапа захода на посадку и на абсолютной высоте ухода на второй круг. В тех случаях, когда для управления воздушным движением требуется непрерывно поддерживать связь на всем протяжении процедуры захода на посадку, в ходе летной проверки необходимо убедиться в обеспечении связи во всей этой зоне.
103. Схемы полетов по приборам, основанные на использовании зональной навигации (RNAV — глобальная навигационная спутниковая система — ГЛОНАСС/GPS, GNSS или система управления полетом — FMS), оцениваются в процессе летной проверки на соответствие требованиям, предъявляемым к безопасности и надежности выполнения полетов. Помимо вышеуказанных требований, в ходе летной проверки таких схем полетов необходимо произвести оценку следующих характеристик:
точность местоположения точек пути — необходимо проверить правильность обозначения и точность местоположения этих точек, нанесенных на проверяемую схему полета, проверить и точно определить районы, в которых контрольные точки смещены;
точность указания пеленга. В случаях, когда это необходимо, следует проверить точность указания пеленга, нанесенного на схему захода на посадку по приборам;
точность указания дальности. В случае использования при летной проверке автоматизированной системы следует проверить точность указания значений дальности, а при выполнении ручных измерений в процессе летной проверки для этого используется местоположение контрольных ориентиров на местности.
104. При введении новых схем захода на посадку по приборам в аэропортах, которые ранее не обслуживали посадки ВС по ППП/IAP, необходимо провести летную проверку пригодности аэродромного светосигнального оборудования в ночное время с тем, чтобы до утверждения минимумов для темного времени суток определить пригодность аэродромных систем ССО для выполнения полетов ВС с использованием этих схем.
В процессе летной проверки системы ССО, обеспечивающей заход на посадку и посадку ВС, необходимо убедиться в том, что система обеспечивает правильное световое обозначение ВПП и ее участков, подходов к ней, рулежных дорожек и их расположение, что светосигнальное оборудование функционирует в соответствии с его эксплуатационными возможностями и что схема освещения местных зон не мешает, не вводит в заблуждение и не приводит к неправильной оценке обстановки на ВПП.
105. По результатам проверки схем полетов по приборам выполняющий летную проверку специалист (пилот-инспектор, БО АЛК) определяет, является ли данная схема полета полетопригодной и безопасной. Если по результатам проверки новая схема полета признана неудовлетворительной, выполняющий летную проверку специалист (пилот-инспектор, БО АЛК) совместно со специалистом по схемам полетов по приборам анализируют выявленные проблемы и формулируют изменения, которые необходимо внести в схему. Если неудовлетворительной признана уже опубликованная схема полета, выполняющий летную проверку специалист принимает меры к тому, чтобы выявленные недостатки были опубликованы в NOTAM, и уведомляет о них специалиста по схемам полетов.
Критерии, используемые при разработке схем ППП/IAP, включают в себя факторы, связанные со сведением к минимуму рабочей нагрузки на летный экипаж, а также с ограниченными возможностями человека. Выполняющий летную проверку специалист (пилот-инспектор, БО АЛК) определяет, является ли схема полета по приборам безопасной с эксплуатационной точки зрения и может ли она быть выполнена одним пилотом с минимальным уровнем квалификации, который пилотирует ВС, оснащенное комплектом приборов для полетов по ППП/IAP, в простых метеорологических условиях (ПМУ), пользуясь стандартной навигационной картой. При вводе в эксплуатацию новой или измененной схемы полета выполняющий летную проверку специалист (пилот-инспектор, БО АЛК) применяет критерии человеческого фактора путем учета следующих характеристик:
схема полета выбирается по возможности простой, чтобы избежать излишней рабочей нагрузки на летный экипаж;
выполняющий летную проверку специалист подтверждает, что демонстрационное выполнение схемы полета соответствует установленным требованиям.
Выполняющий летную проверку специалист (пилот-инспектор, БО АЛК) проверяет и оценивает эксплуатационную безопасность каждого участка схемы полета по приборам в следующих отношениях:
авиационная безопасность схемы полета — необходимо убедиться в том, что данная схема полета соответствует безопасной практике выполнения полетов, четко изложена и требует приемлемого уровня рабочей нагрузки на летный экипаж, связанной с планированием и выполнением необходимых маневров;
маркировка ВПП, системы ССО и средств РТОП и связи — необходимо проверить вышеперечисленное аэродромное оборудование с точки зрения его пригодности для обеспечения выполнения конкретной схемы полета.
Непригодность любого из указанных видов аэродромного оборудования является причиной для отказа от использования данной схемы полета.
После выполнения проверки схемы полетов по приборам и получения данных от всех членов экипажа выполняющий летную проверку специалист (пилот-инспектор) совместно с БО АЛК готовит отчет, документально подтверждающий факт проверки данной схемы полета.
Рекомендуемая форма отчета о летной проверке схем захода ВС по приборам ППП/IAP приведена в Приложении № 6.
IX. МЕТОДИКИ ЛЕТНЫХ ПРОВЕРОК ПАРАМЕТРОВ И ХАРАКТЕРИСТИК, ЛОКАЛЬНОЙ КОНТРОЛЬНО-КОРРЕКТИРУЮЩЕЙ СТАНЦИИ
(глава введена распоряжением Минтранса России от 29.06.2012 № МС-82-р)
106. Летные испытания локальной контрольно-корректирующей станции (далее — ЛККС) проводятся с целью подтверждения правильности конфигурации схем, выравнивания конечного участка захода на посадку, приема сигналов глобальной навигационной спутниковой системы и приема данных по линии связи в пределах зоны действия.
107. Перед началом летной проверки ЛККС экипажу ВСЛ предоставляется информация сообщений ЛККС типа 2 и типа 4, номер канала селектора данных опорной траектории (RPDS) для каждого захода, номер канала селектора данных опорной станции (RSDS) для сервиса позиционирования.
108. Точность ЛККС оценивается следующим образом:
В геодезически привязанную точку в системе координат ПЗ 90.02/WGS-84 на аэродроме устанавливается аттестованный (сертифицированный) в качестве метрологического средства измерения координат спутниковый приемник выносного контроля (далее — ПСВК) в составе с сертифицированной аппаратурой приема дифференциальных данных (далее — АПДД) и средством регистрации данных.
Точность геодезической привязки места установки ПСВК должна быть не хуже 25 см.
При включенной ЛККС в точке установки ПСВК выполняется трехчасовая запись.
По итогам анализа трехчасовой записи производится сравнение измерений координат контрольного приемника с геодезическими.
Полученные результаты максимальных отклонений по вертикали и горизонтали вносятся в акт испытаний.
109. Определение зоны действия ЛККС:
а) для оценки нижнего предела зоны действия ЛККС в пределах требуемой боковой зоны выполняются полеты по дугам. Выполняется полет по дуге +/- 10° поперек продолжения осевой линии конечного участка захода на посадку на расстоянии 37 км (20 м. миль) от порога ВПП, а также полет по дуге +/- 35° поперек продолжения осевой линии конечного участка захода на посадку на расстоянии 28 км (15 м. миль). Полеты выполняются на минимальной высоте зоны действия в вертикальной плоскости ЛККС, но не ниже безопасной высоты. Если напряженность поля не соответствует установленным требованиям, то минимальная высота увеличивается приращением до высоты, на которой напряженность поля соответствует установленным требованиям.
Полет по дуге +/- 35° на расстоянии 37 км (20 м. миль) может выполняться вместо полета по дуге +/- 10° на расстоянии 37 км (20 м. миль) и по дуге +/- 35° на расстоянии 28 км (15 м. миль). Полеты по дугам для параллельных или нескольких ВПП могут быть объединены с целью минимизации времени летной проверки.
В акт летной проверки записывается минимальное значение напряженности поля;
б) определение минимального уровня напряженности поля на границах зоны действия.
Для оценки минимального уровня напряженности поля выполняется полет на постоянной высоте вдоль продолжения осевой линии ВПП. На верхней высоте требуемой зоны действия полет выполняется на высоте 3000 м (10000 фут) от внешней границы зоны действия с расстояния не менее 24 км (13 м. миль) (при угле 7° от порога ВПП) и на высоте 600 м (2000 фут), но не ниже безопасной, начиная с расстояния 39 км (21 м. миля) (соответствует нижнему пределу зоны действия по вертикали 0,9°) до расстояния 4,6 км (2,5 м. мили) для каждого направления посадки;
в) проверка минимальных и максимальных требований к напряженности поля при заходе на посадку.
Полет выполняется в соответствии со схемой по направлению конечного участка захода на посадку (вдоль всех FAS, обслуживаемых ЛККС). После захвата глиссады следует выполнить полет до высоты 30 м (100 фут). В том случае, если требуется увеличить зону действия вниз до высоты 3,7 м (12 фут) над поверхностью ВПП, максимальные и минимальные требования к напряженности поля следует подтвердить до точки касания. Если уровень сигнала до захвата глиссады будет неудовлетворительным, высота схемы увеличивается с приращениями до совпадения с нижним пределом зоны действия.
110. Проверка правильности сообщений ЛККС, передаваемых на борт ВС:
а) проводится одновременно с определением зоны действия ЛККС в соответствии с пунктом 109;
б) может выполняться по итогам анализа трехчасовых записей в соответствии с пунктом 108. Производится сравнение назначенных и расчетных данных, передаваемых ЛККС с принятыми АПДД в соответствии с таблицей 4.2 Приложения № 4.
X. МЕТОДИКИ ЛЕТНЫХ ПРОВЕРОК ПАРАМЕТРОВ И ХАРАКТЕРИСТИК ВЕЩАТЕЛЬНОГО АВТОМАТИЧЕСКОГО ЗАВИСИМОГО НАБЛЮДЕНИЯ
(глава введена распоряжением Минтранса России от 29.06.2012 № МС-82-р)
111. Цель летной проверки вещательного автоматического зависимого наблюдения (далее — АЗН-В) заключается в определении возможности использования АЗН-В для управления воздушным движением.
112. Определение зоны действия АЗН-В по радиалу.
Полеты ВСЛ (ВС) выполняются на минимальной, промежуточной и максимальной высоте, которую будет обслуживать станция АЗН-В, на/от приемника по заданной трассе до пропадания информации от ВС.
При использовании ВСЛ АЛК включается в режим работы по определению ЗД АЗН-В по радиалу.
В процессе захода АЛК сохраняет всю информацию, передаваемую по линии передачи данных (далее — ЛПД) АЗН-В, текущие координаты {B, L, H} ВСЛ и время UTC для автоматической обработки (рекомендуется), либо БО АЛК фиксируются пропадания информации по командам диспетчера.
При использовании специально выделенного или рейсового ВС информация, передаваемая по ЛПД, фиксируется на рабочем месте диспетчера.
113. Определение зоны действия АЗН-В по кругу (для аэродромных АЗН-В).
Полеты ВСЛ (ВС) выполняются на высоте круга с различными курсами посадки.
При использовании ВСЛ АЛК включается в режим работы по определению ЗД АЗН-В по орбите.
В процессе захода АЛК сохраняет всю информацию, передаваемую по линии передачи данных (далее — ЛПД) АЗН-В, текущие координаты {B, L, H} ВСЛ и время UTC для автоматической обработки (рекомендуется), либо БО АЛК фиксируются пропадания информации по командам диспетчера.
При использовании специально выделенного или рейсового ВС информация, передаваемая по ЛПД, фиксируется на рабочем месте диспетчера.
114. Правильность информации сообщений, передаваемых с борта ВС.
В процессе полетов по трассе и/или орбите производится оценка информации сообщений, передаваемых с борта ВС, которая включает в себя следующую информацию: категория эмиттера, идентификатор эмиттера, широта, долгота, высота, опознавательный индекс ВС и показатель качества, передаваемых с ВС сообщений.
При использовании ВСЛ и наличии в составе АЛК специализированного ПО, обеспечивающего побитовое сравнение информации, сохраненной АЛК и приемником АЗН-В — производится автоматическая обработка данных с определением участков с неидентичной информацией. Должно быть полное совпадение битовых значений кодовых последовательностей проверяемых сообщений.
При отсутствии специализированного ПО АЛК для автоматического сравнения накопленных данных, проверку поступающей на наземный пульт АЗН-В информации производит диспетчер в процессе полета ВСЛ, давая соответствующие команды БО АЛК при пропадании (искажении) информации.
При использовании специально выделенного или рейсового ВС правильность информации, передаваемой по ЛПД, фиксируется на рабочем месте диспетчера.
Приложение № 1
к Методическим рекомендациям по летным проверкам наземных средств РТОП, связи и систем ССО (п. п. 11 - 35, 43, 56, 61 - 66, 71, 74)
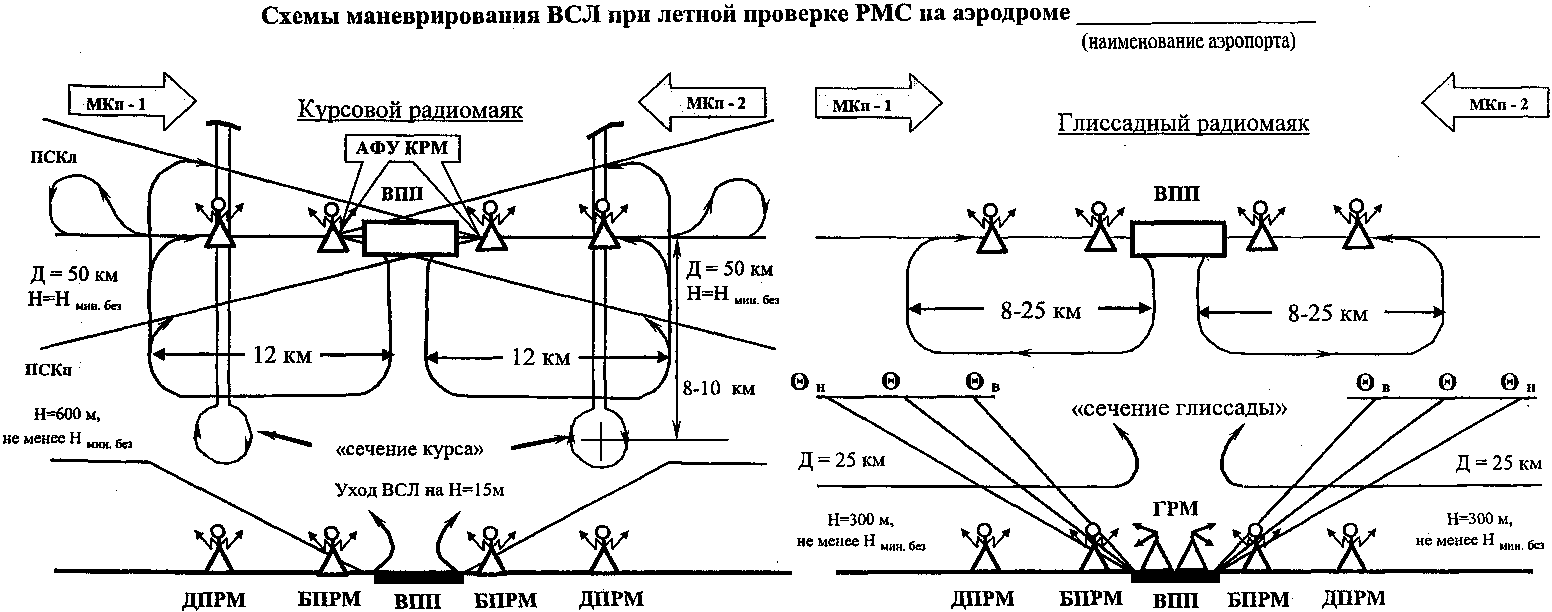
Рисунок 1. Типовые схемы маневрирования ВСЛ при летной проверке РМС инструментальной посадки ВС
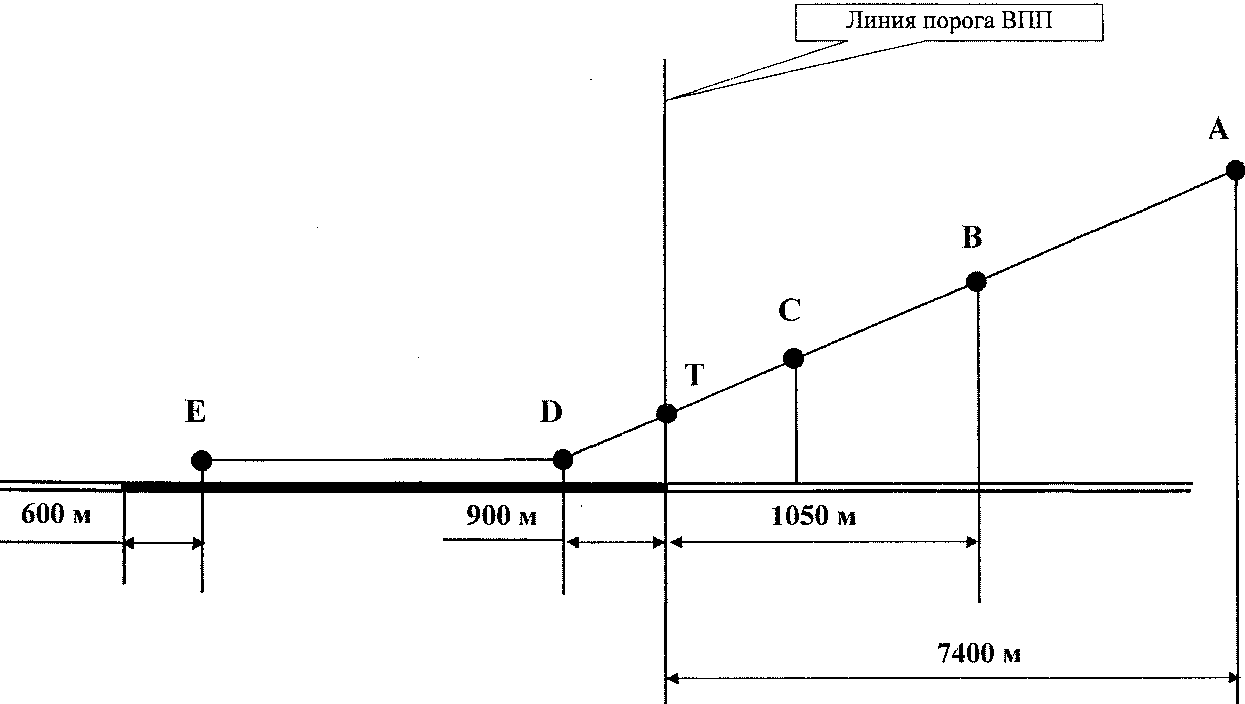
Рисунок 2. Схема расположения характерных точек на траектории снижения ВСЛ при летной проверке РМС
УЧАСТКИ ИЗМЕРЕНИЙ ПАРАМЕТРОВ И ХАРАКТЕРИСТИК РМС
| № п/п | Наименование параметров и характеристик | Категория РМС | Участок измерений | Примечание |
| 1 | 2 | 3 | 4 | 5 |
| КУРСОВОЙ РАДИОМАЯК | ||||
| 1 | Азимутальная характеристика курсового радиомаяка (АХ КРМ) | I, II, III | 1. Орбитальный полет ВСЛ с радиусом, равным 7 — 15 км от АФУ КРМ, на высоте полета, равной 300 — 460 м (Hп >= Hмин. без.) | 1. Автоматическая АЛК |
| 2. Полет над ДПРМ с курсом, отличным от посадочного на +/- 90°, Hп = 300 м (Hп >= Hмин. без.) | 2. Полуавтоматическая АЛК (рисунок 4 Приложения № 1) | |||
| 2 | Зона действия курсового радиомаяка в горизонтальной плоскости (ЗДкг КРМ) | I | Д = 50 км с курсом посадки до точки «В» | Дальность действия радиомаяка (рисунки 3, 5 и 6 Приложения № 1) |
| II | Д = 50 км с курсом посадки до точки «Т» | |||
| III | Д = 50 км с курсом посадки до точки «Е» с посадкой и пробегом | |||
| I, II, III | Д = 50 км с курсами, отличными от посадочного на +/- 10°, до точки «В» | |||
| I, II, III | Д = 35 км с курсами, отличными от посадочного на +/- 35°, до точки, соответствующей углу места, равному 7,0° | |||
| 3 | Зона действия курсового радиомаяка в вертикальной плоскости (ЗДкв КРМ) | I, II, III | Д = 50 км с курсом посадки и курсами, отличными от посадочного на +/-10°, до точки, соответствующей углу места, равному 7,0° | Рисунок 7 Приложения № 1 |
| I, II, III | Д = 35 км с курсами, отличными от посадочного на +/- 35°, до точки, соответствующей углу места, равному 7,0° | |||
| 4 | Положение средней линии курса относительно осевой линии ВПП (L) | I | От точки «А» до точки «С» вдоль оси ВПП | Измерения проводятся при наличии информации о траектории полета ВСЛ (рисунок 8 Приложения № 1) |
| II | От точки «А» до точки «Т» вдоль оси ВПП | |||
| III | От точки «А» до точки «Е» с посадкой и пробегом по ВПП | |||
| 5 | Чувствительность к смещению от линии курса (Sк) | I, II, III | От точки «А» до точки «В» на границах полусектора курса справа и слева | Крутизна характеристики КРМ (рисунки 9 и 10 Приложения № 1) |
| 6 | Амплитуда искривлений линии курса (структура курса — \xi_{\text{к}}) | I | От границы ЗД КРМ до точки «С» вдоль оси ВПП | Измерения проводятся при наличии информации о траектории полета ВСЛ (Д >= 12 — 15 км) (рисунок 8 Приложения № 1) |
| II | От границы ЗД КРМ до точки «Т» вдоль оси ВПП | |||
| III | От границы ЗД КРМ до точки «Е» с посадкой и пробегом по ВПП | |||
| 7 | Вертикальная составляющая (ВСП) | I, II, III | Д = 18 — 25 км до точки «В» | Рисунок 8 Приложения № 1 |
| ГЛИССАДНЫЙ РАДИОМАЯК | ||||
| 8 | Фазирование АФУ ГРМ | I, II, III | Д = 25 — 28 км на высоте полета, равной 300 — 460 м (Hп >= Hмин. без.), до Д = 6 — 8 км от порога ВПП | Рисунок 11 Приложения № 1 |
| 9 | Угломестная характеристика глиссадного радиомаяка (УХ ГРМ) | I, II, III | Д = 25 — 28 км на высоте полета, равной 300 — 460 м (Hп >= Hмин. без.), до точки «В» | Рисунок 11 Приложения № 1 |
| 10 | Зона действия глиссадного радиомаяка в горизонтальной плоскости (ЗДгг ГРМ) | I, II, III | Д = 20 — 22 км с курсами, отличными от посадочного на +/- 8° на высоте полета, равной 300 — 460 м (Hп >= Hмин. без.), до точки «В» | Дальность действия радиомаяка (рисунки 11 и 13 Приложения № 1) |
| 11 | Зона действия глиссадного радиомаяка в вертикальной плоскости (ЗДгв ГРМ) | I, II, III | Д = 20 — 22 км с курсами, отличными от посадочного на +/- 8°, на высоте полета, равной 300 — 460 м (Hп >= Hмин. без.), без снижения до угла, равного 1,75\theta | Рисунки 11, 12 и 13 Приложения № 1 |
| 12 | Угол наклона глиссады снижения (\theta) | I, II, III | От точки «А» до точки «В» на траектории снижения | Рисунки 12 и 14 Приложения № 1 |
| 13 | Амплитуда искривлений линии глиссады (структура глиссады — \xi_{\text{г}}) | I | От границы ЗД ГРМ до точки «С» вдоль оси ВПП | Измерения проводятся при наличии информации о траектории полета ВСЛ (Д >= 12 — 15 км) (рисунки 12 и 14 Приложения № 1) |
| II, III | От границы ЗД ГРМ до точки «Т» вдоль оси ВПП | |||
| 14 | Чувствительность к смещению от линии глиссады (Sг) | I, II, III | От точки «А» до точки «В» на границах полусектора глиссады сверху и снизу | Крутизна характеристики ГРМ (рисунки 12 и 14 Приложения № 1) |
Примечание. Амплитуды, о которых говорится в п. п. 5 и 13 таблицы 1, представляют собой РГМ, образующуюся в результате искривления линии курса — \xi_{\text{к}} (глиссады — \xi_{\text{г}}) по отношению к средней линии курса — L (глиссады — \theta) при правильной настройке курсового (глиссадного) радиомаяка.
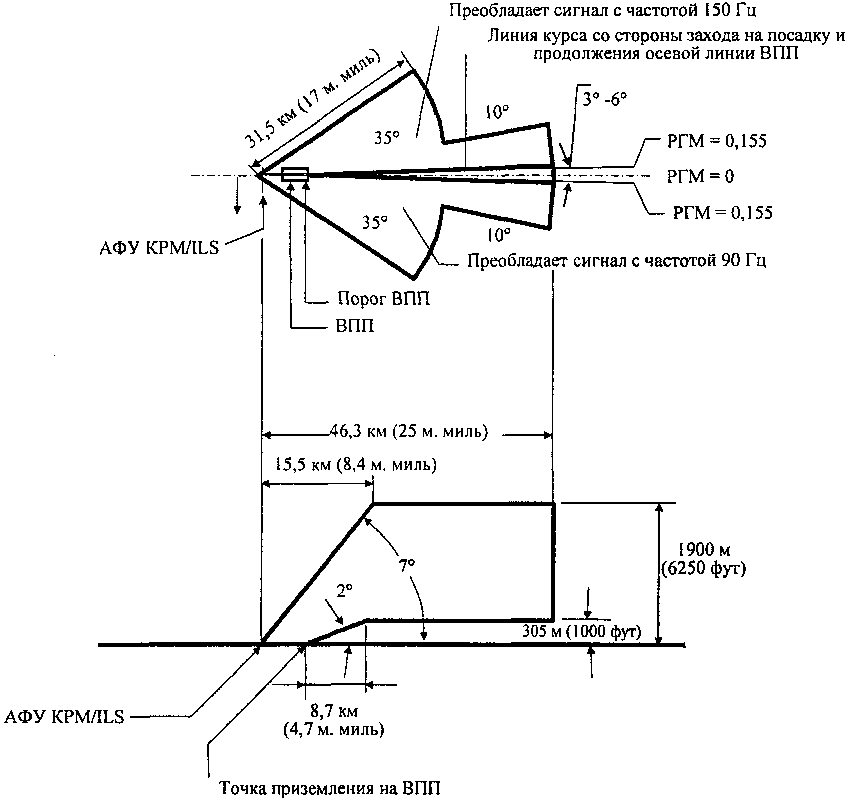
Рисунок 3. Типовая зона действия курсового радиомаяка РМС/ILC со стороны захода ВС на посадку
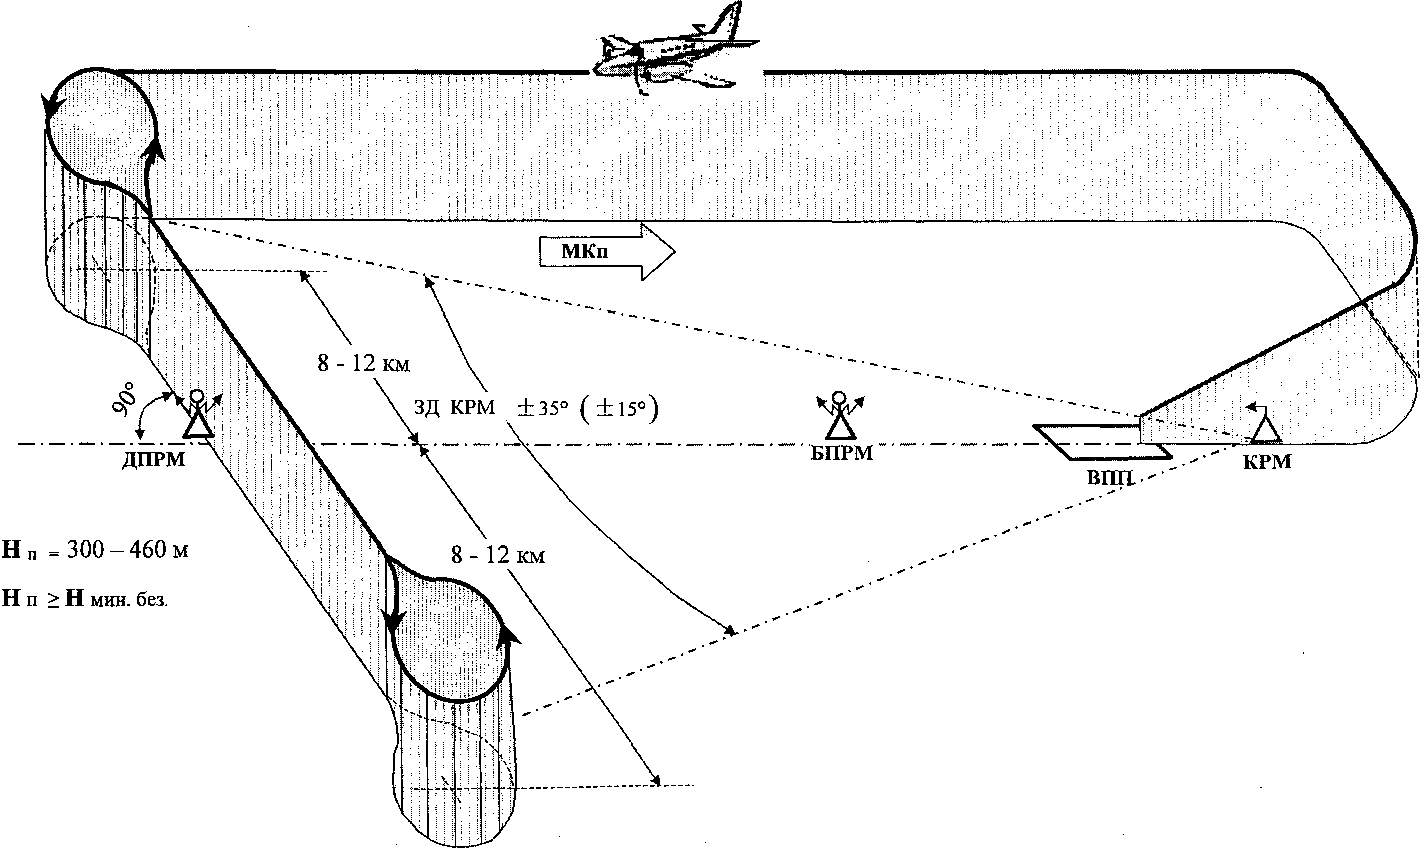
Рисунок 4. Схема маневрирования ВСЛ при определении АХ КРМ (клиренс при смещении от ЛК)
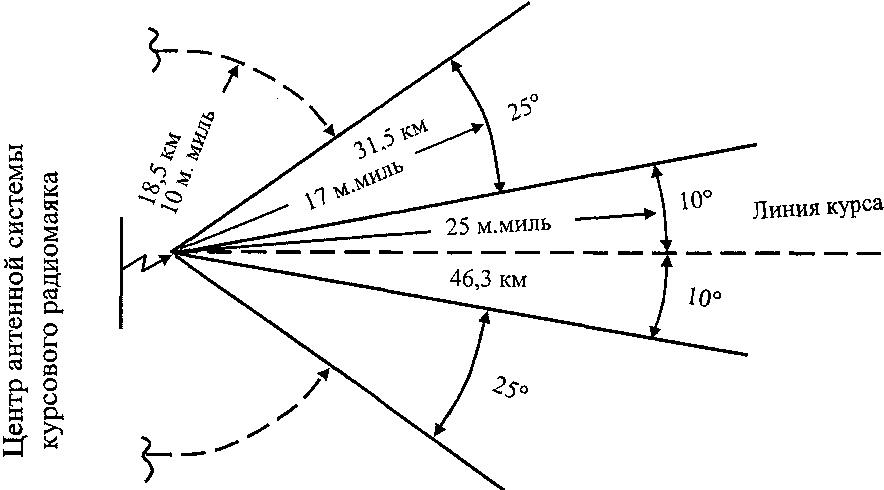
В тех случаях, когда того требуют топографические условия местности и позволяют эксплуатационные требования и альтернативные навигационные средства, обеспечивается следующая зона действия:
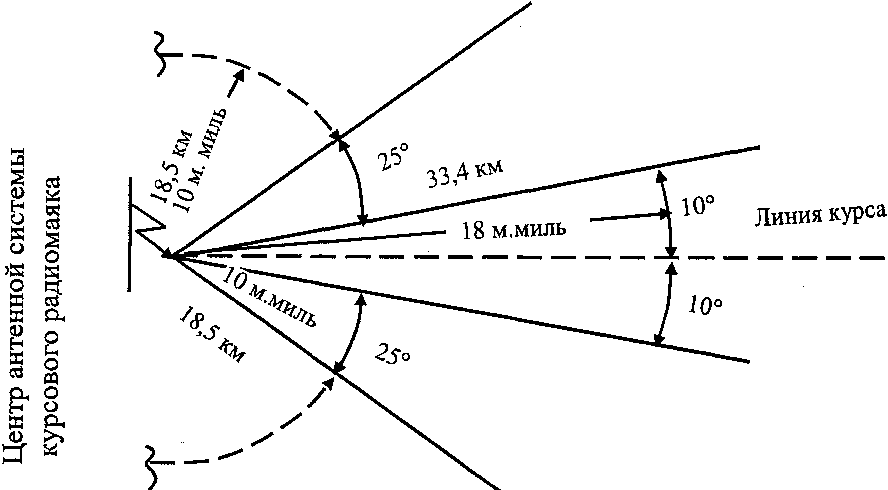
Рисунок 5. Зона действия КРМ/ILS в горизонтальной плоскости
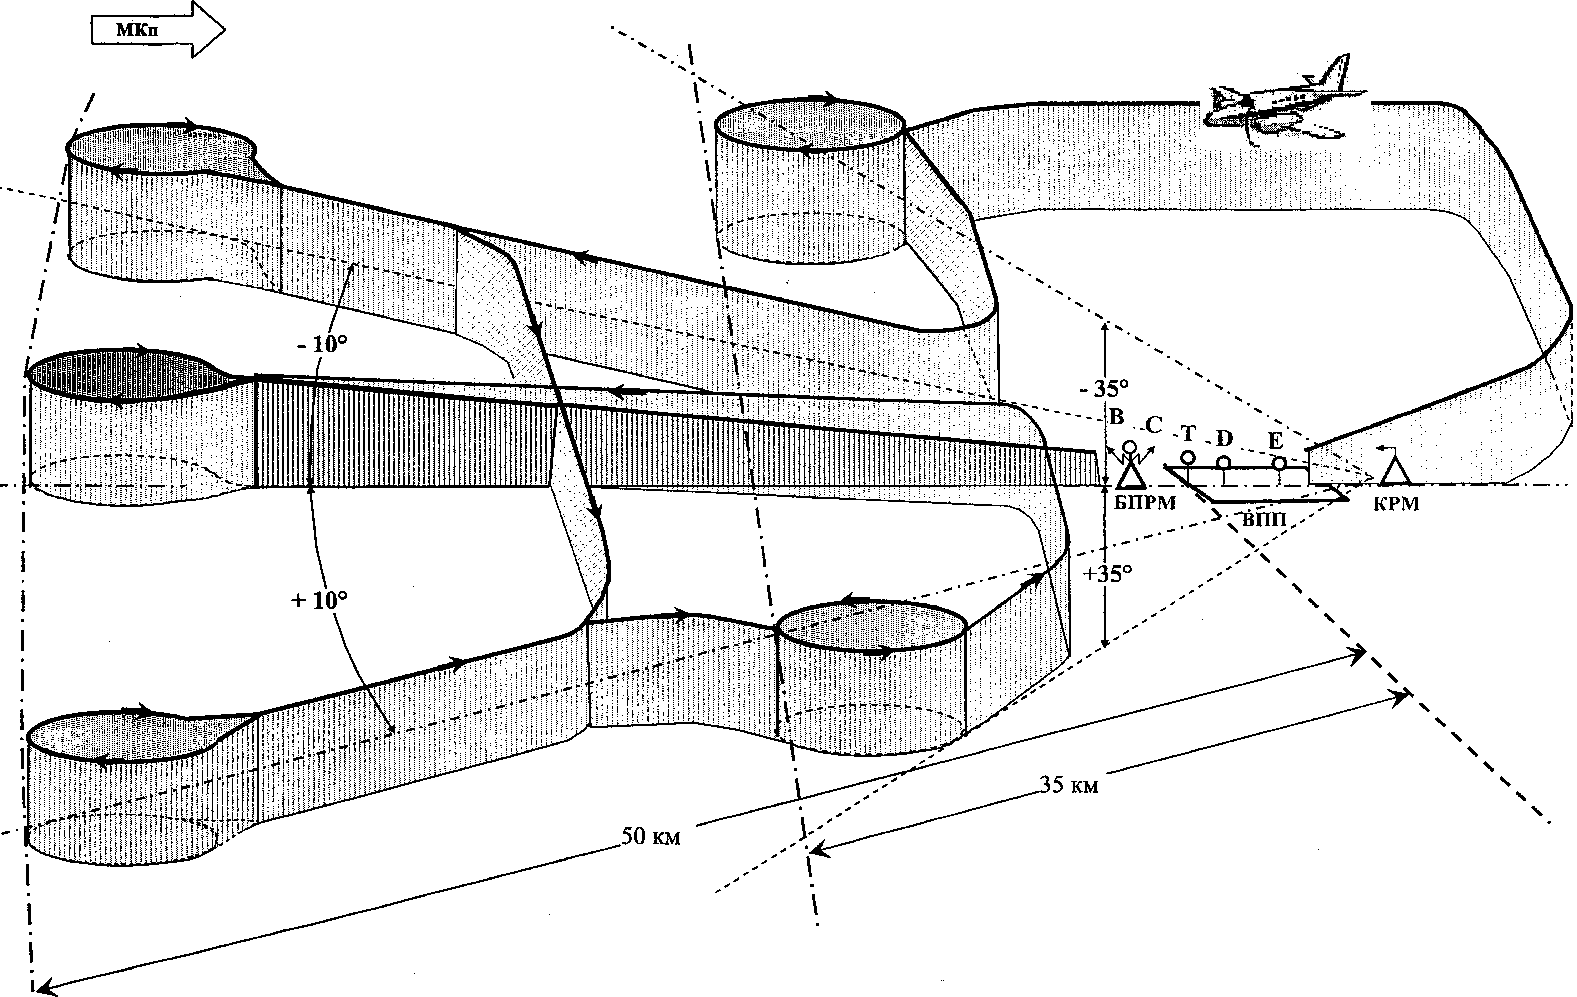
Рисунок 6. Схема маневрирования ВСЛ при определении ЗД КРМ в горизонтальной плоскости
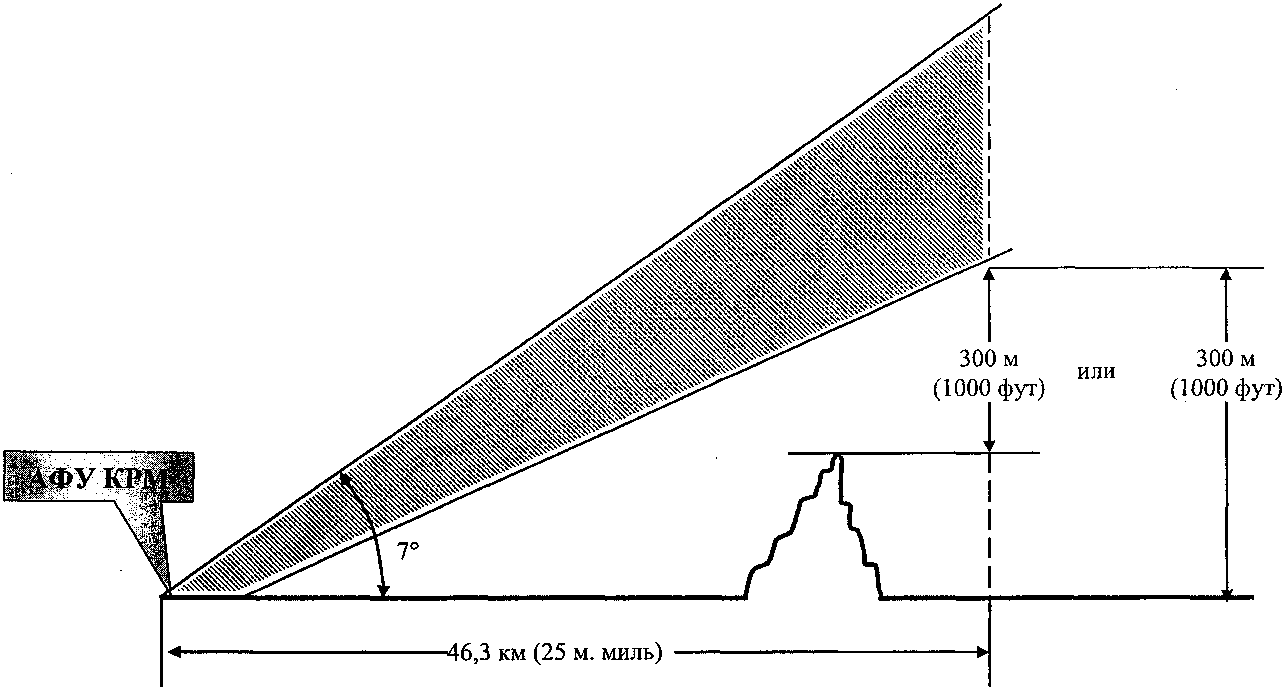
Рисунок 7. Зона действия КРМ в вертикальной плоскости (по углу места)
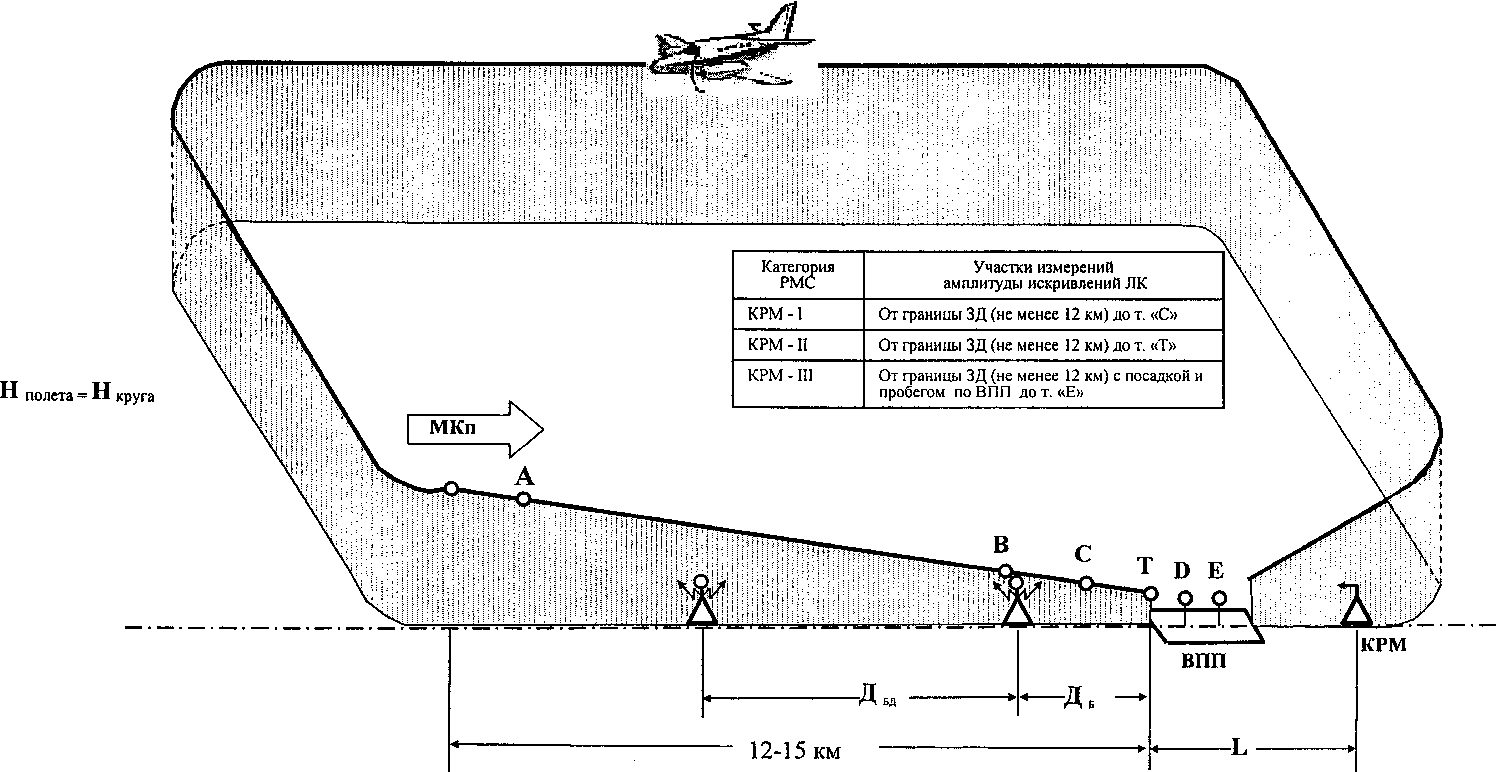
Рисунок 8. Схема маневрирования ВСЛ при определении положения средней линии курса относительно оси ВПП, амплитуды искривленной курсовой линии ВСП КРМ
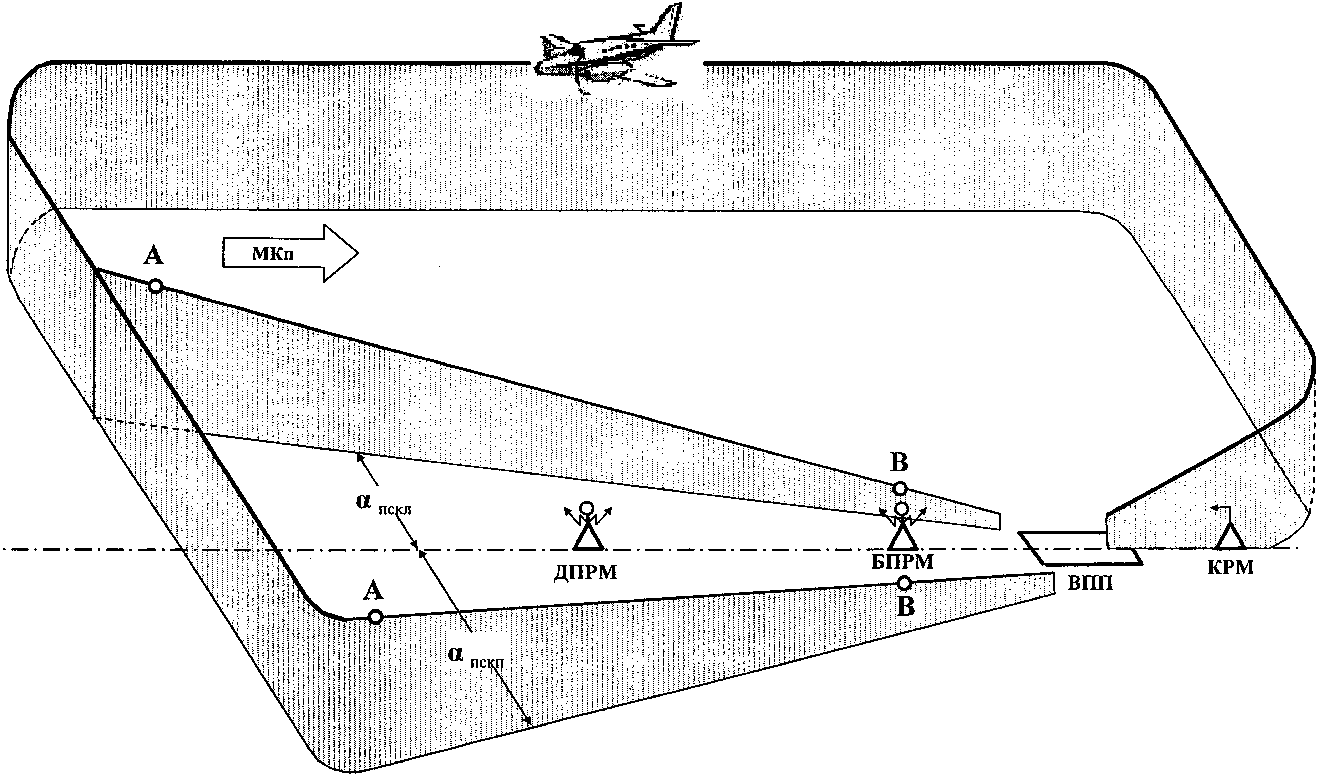
Рисунок 9. Схема маневрирования ВСЛ при измерении чувствительности к смещению от линии курса
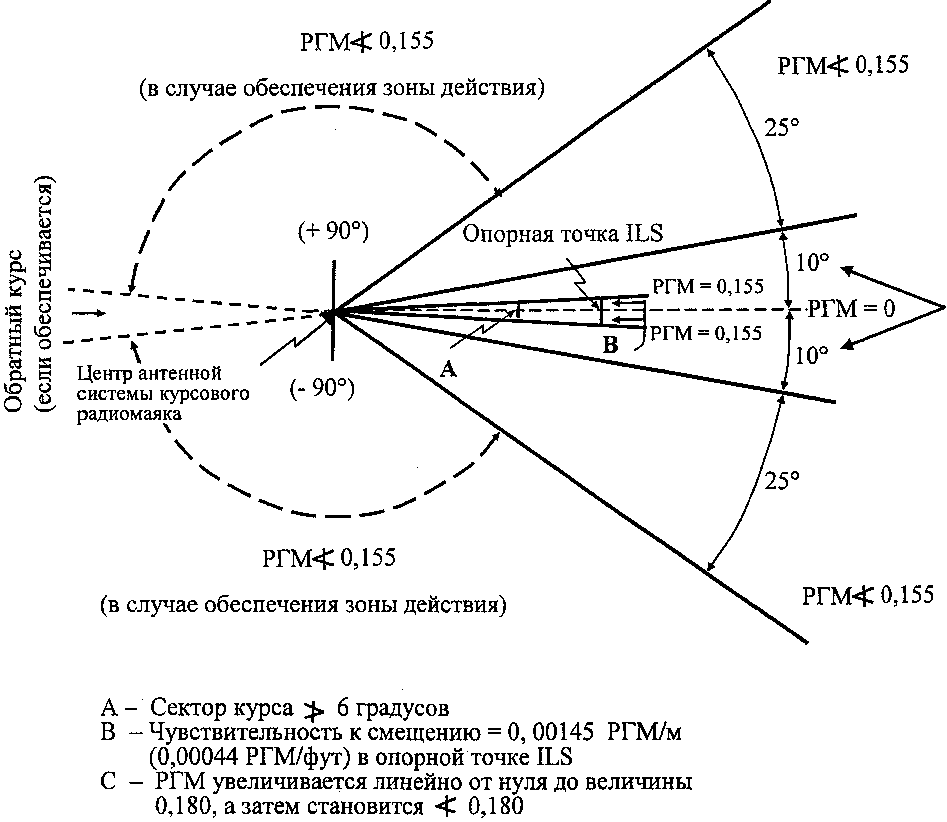
Рисунок 10. Разность глубины модуляции и чувствительность к смещению от линии курса РМС/ILC
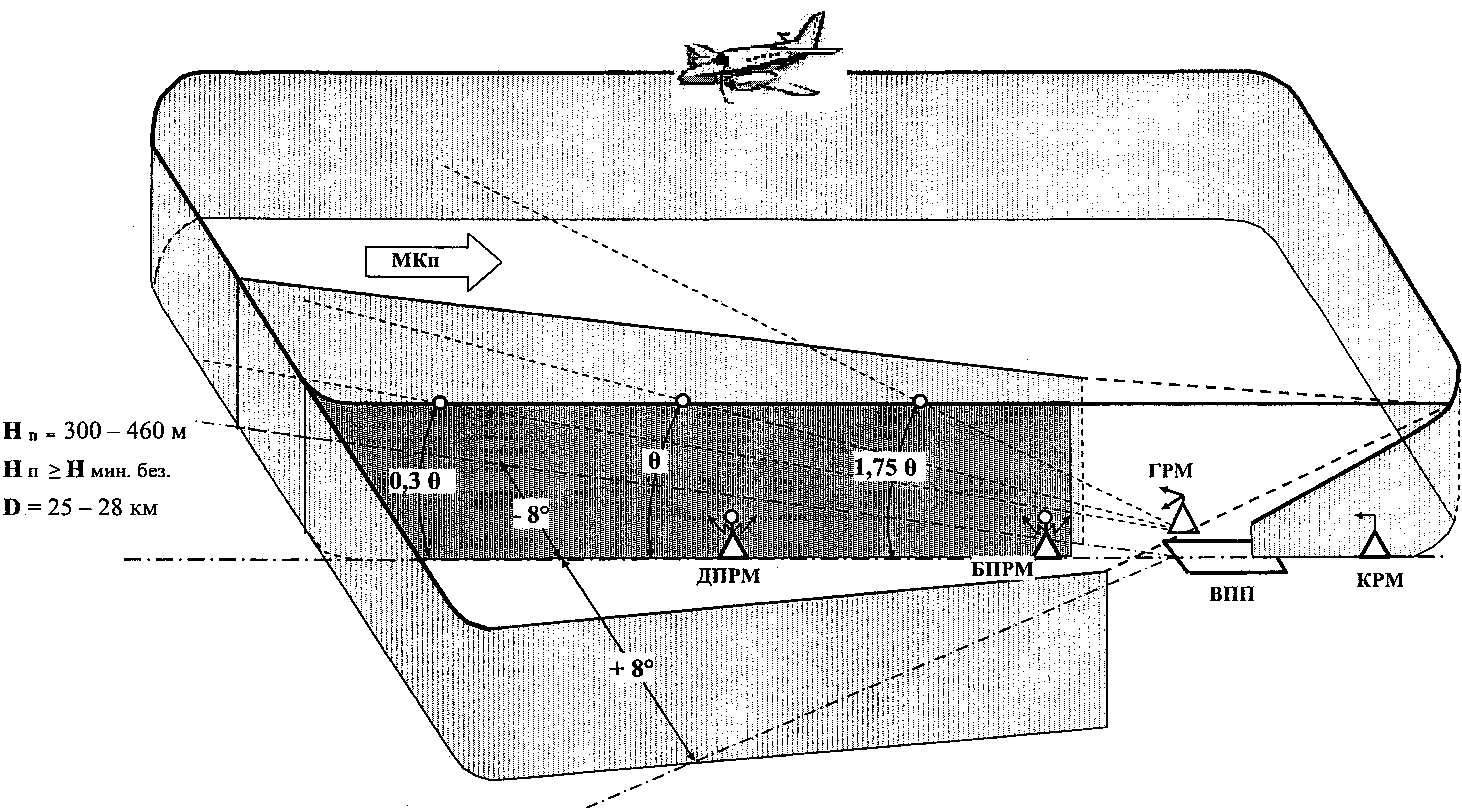
Рисунок 11. Схема маневрирования ВСЛ при определении УХ ГРМ, фазировании АФУ, зоны действия ГРМ в горизонтальной и вертикальной плоскостях
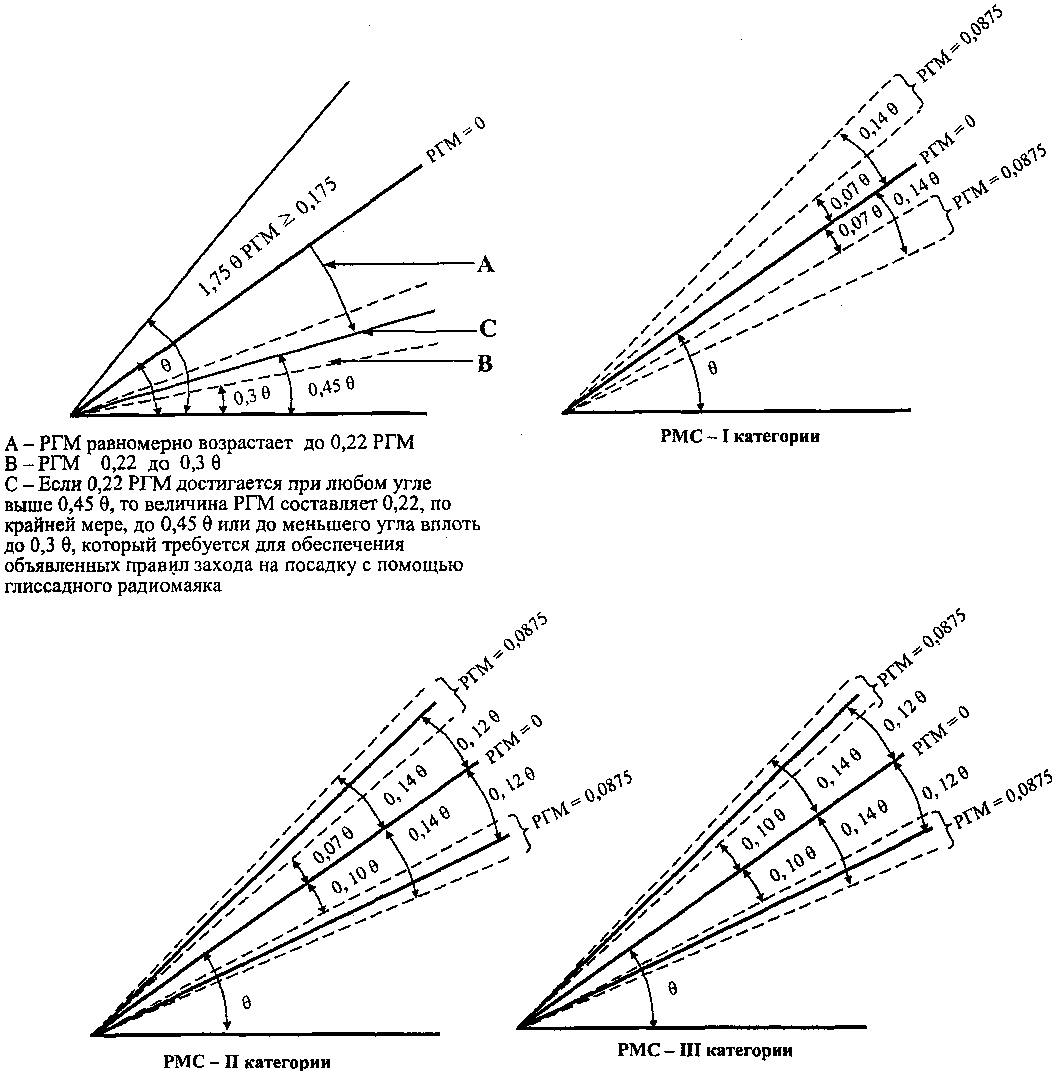
Рисунок 12. Глиссада. Разность глубины модуляции. Допуски для пространственной диаграммы направленности излучения ГРМ
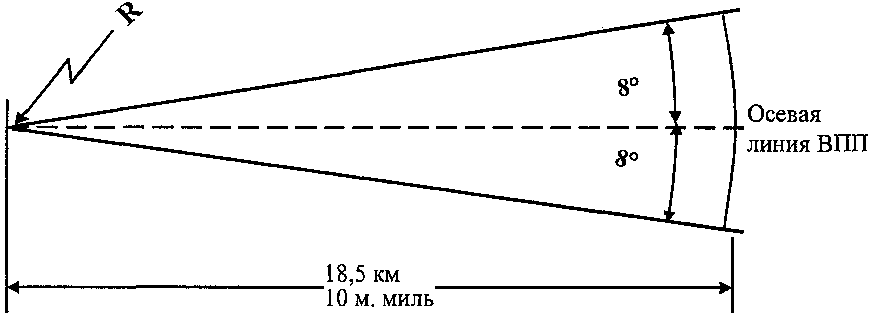
Зона действия ГРМ в горизонтальной плоскости (по азимуту)
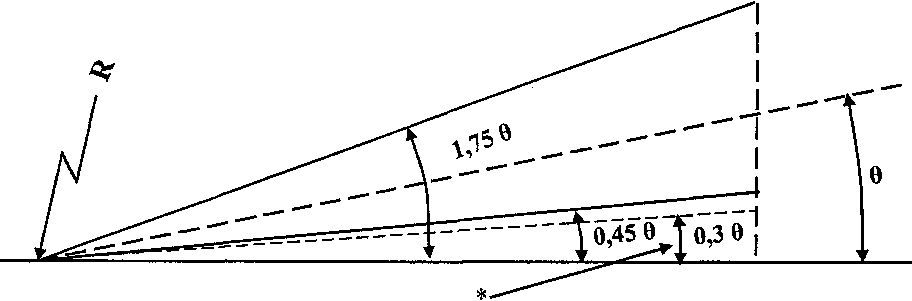
Зона действия ГРМ в вертикальной плоскости (по углу места)
- - или до такого меньшего угла в пределах 0,3\theta, который требуется для обеспечения объявленной схемы захода на посадку с помощью глиссадного радиомаяка.
R — точка, в которой нисходящее продолжение прямолинейной части глиссады ILS пересекает осевую линию ВПП;
\theta — угол наклона глиссады (ILS), регулируемый в пределах 2 — 4°
Рисунок 13. Зона действия ГРМ/ILS
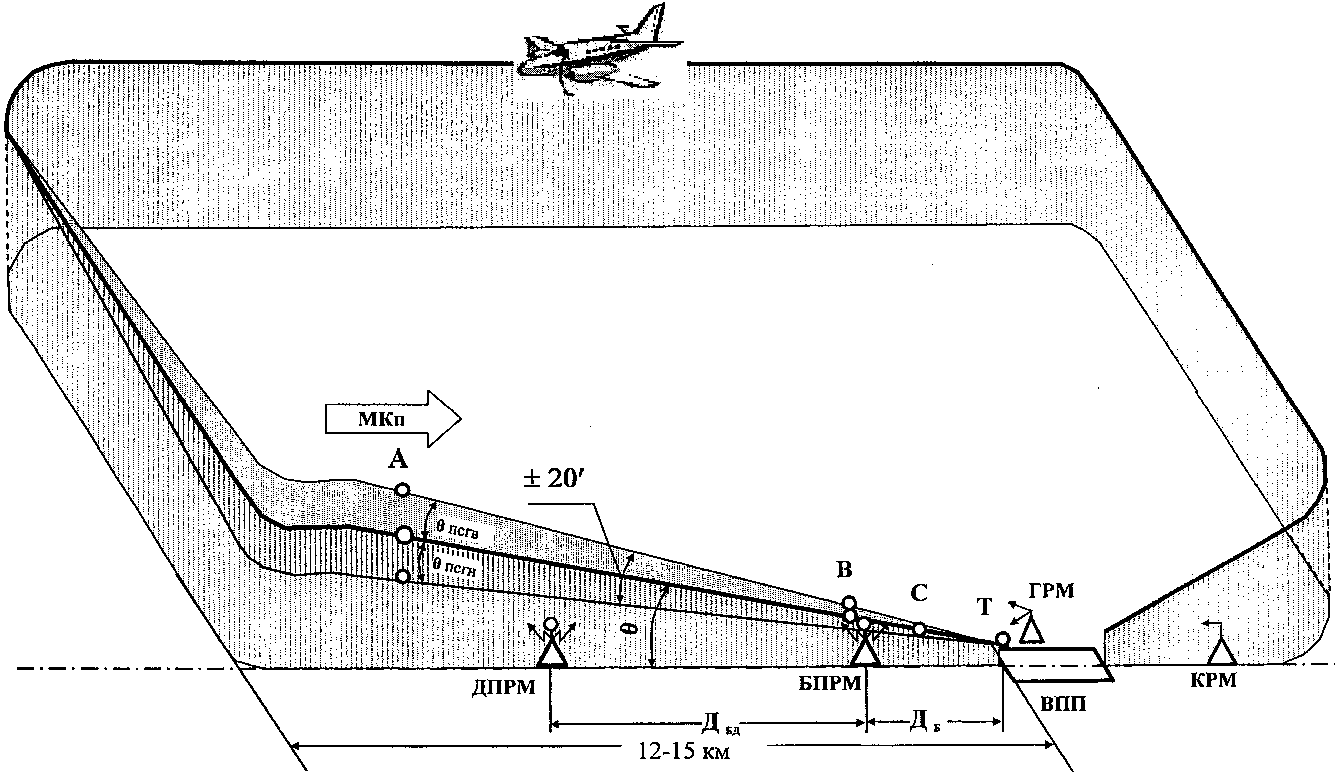
Рисунок 14. Схема маневрирования ВСЛ при определении угла наклона глиссады, чувствительности к смещению от линии глиссады, измерении амплитуды искривлений ЛГ и определении высоты опорной точки РМС
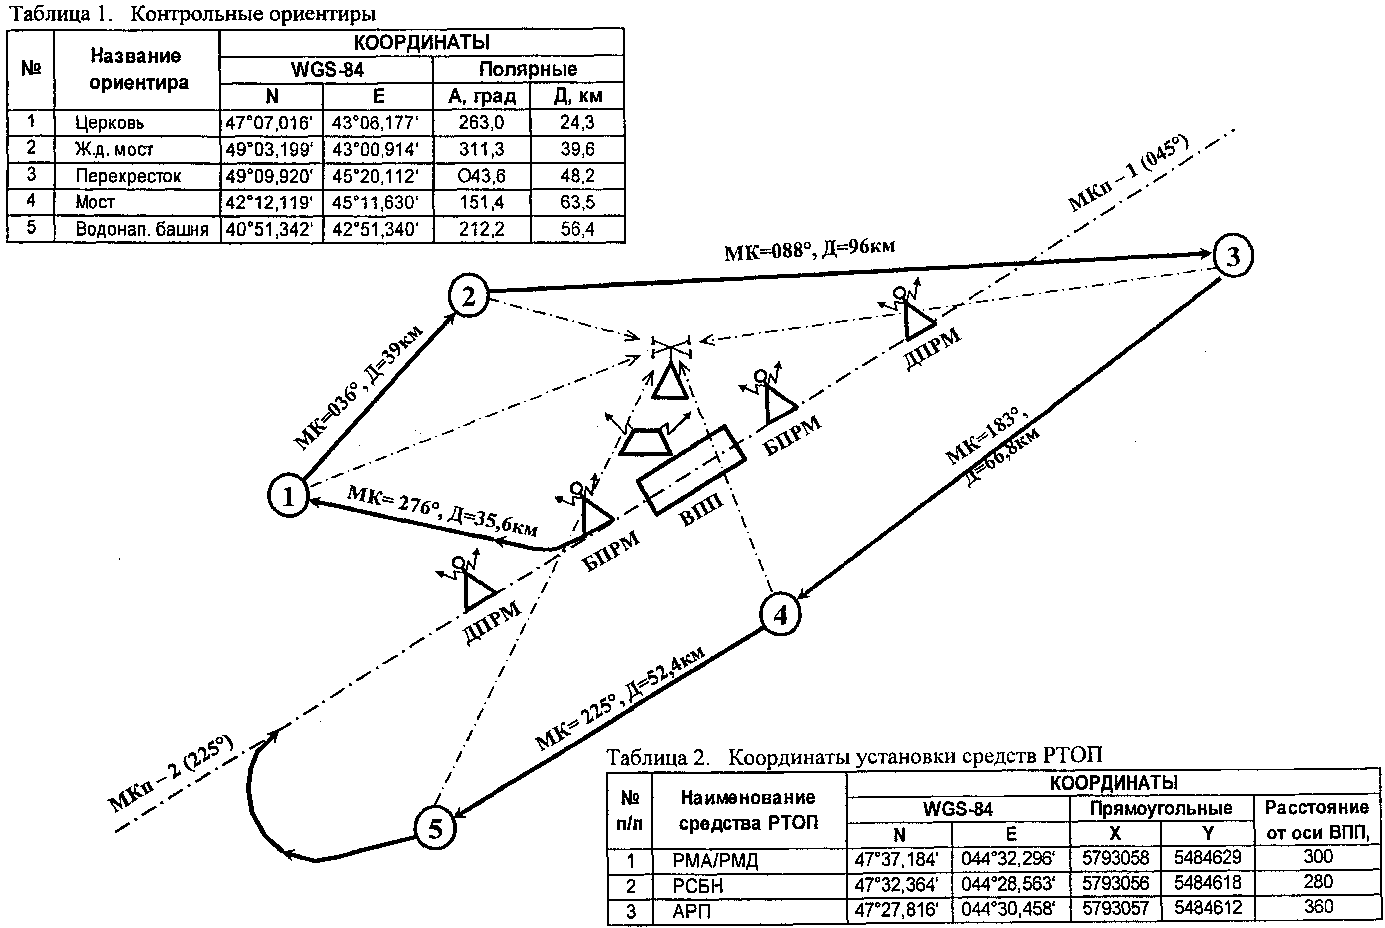
Рисунок 15. Схема маневрирования ВСЛ при летной проверке точностных характеристик средств радиотехнического обеспечения полетов
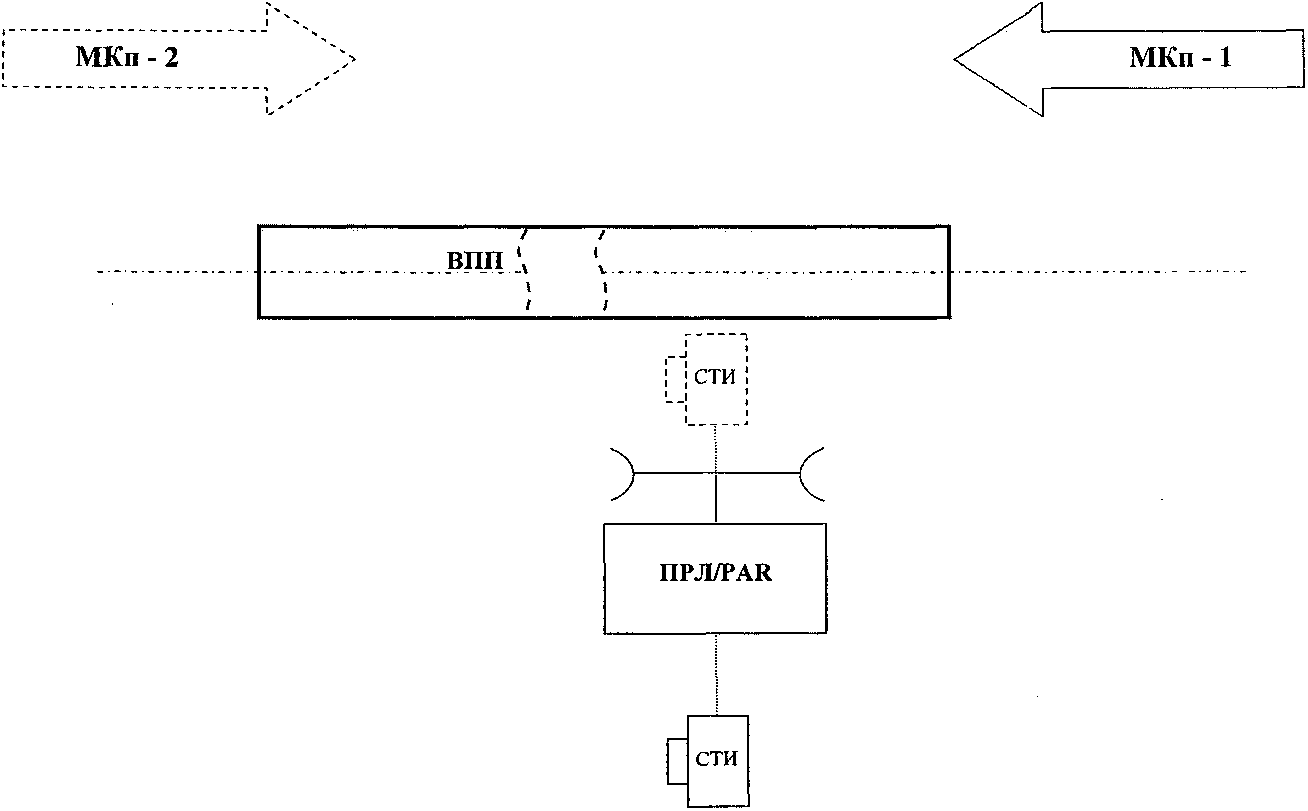
Рисунок 16. Установка СТИ на позиции при летной проверке параметров и характеристик ПРЛ
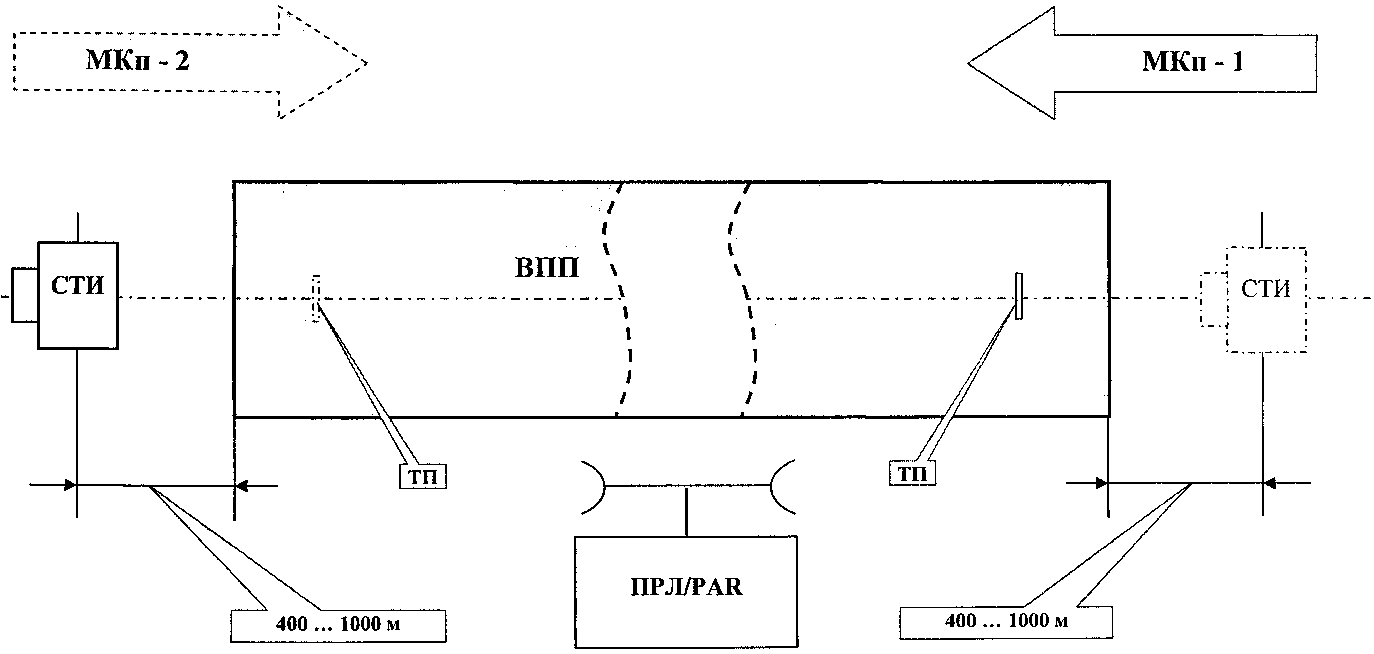
Рисунок 17. Установка СТИ на позиции при проверке точностных характеристик ПРЛ по каналу курса
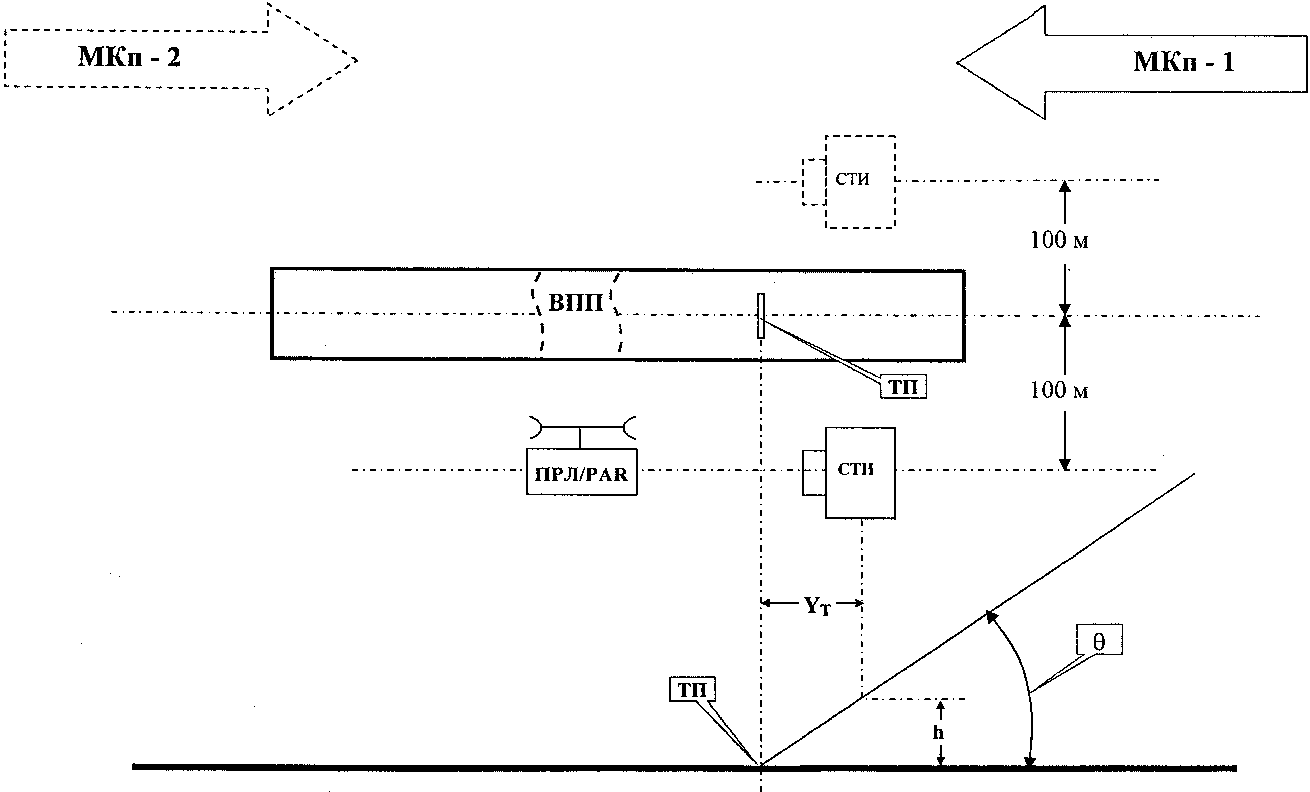
Рисунок 18. Установка СТИ на позиции при проверке точностных характеристик ПРЛ по каналу глиссады
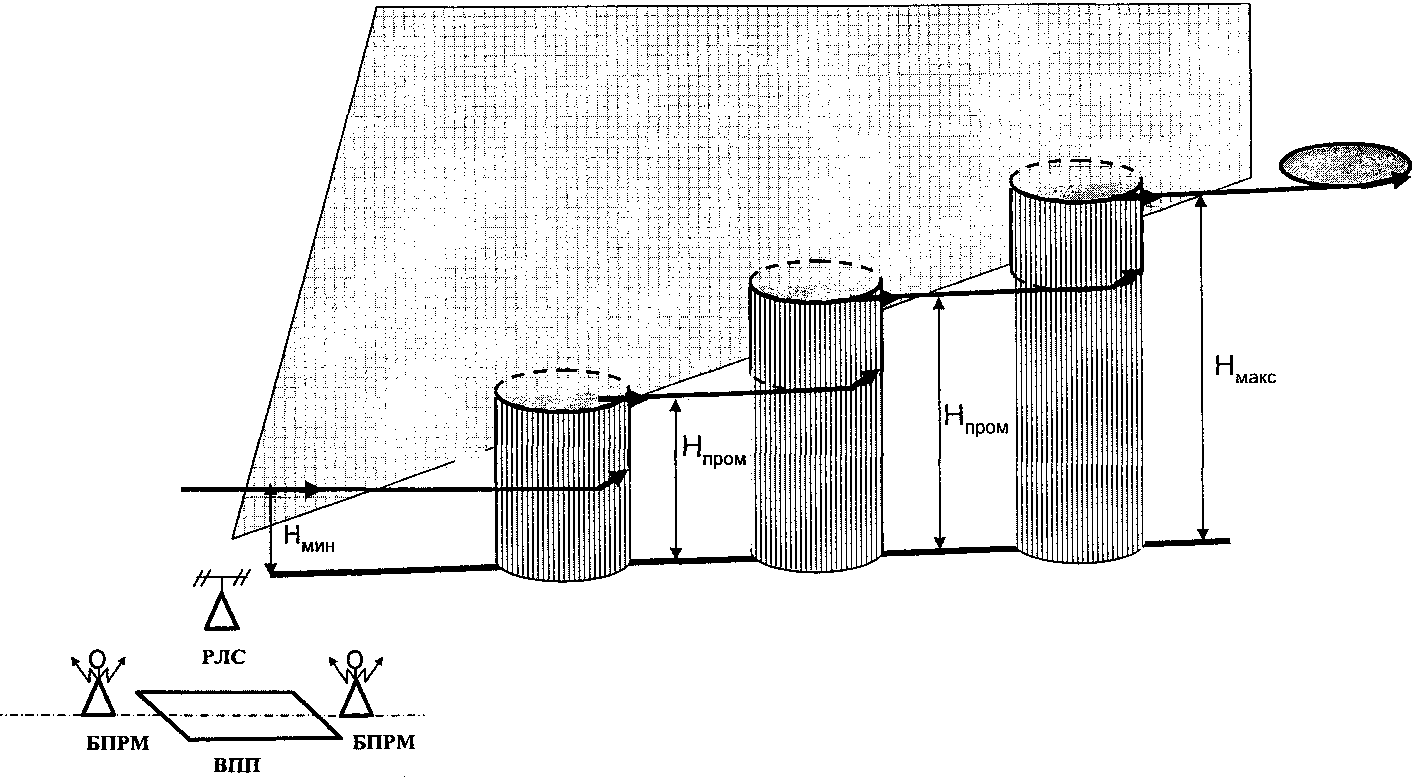
Рисунок 19. Схема маневрирования ВСЛ при определении зоны действия РЛС (полет «ОТ» РЛС)
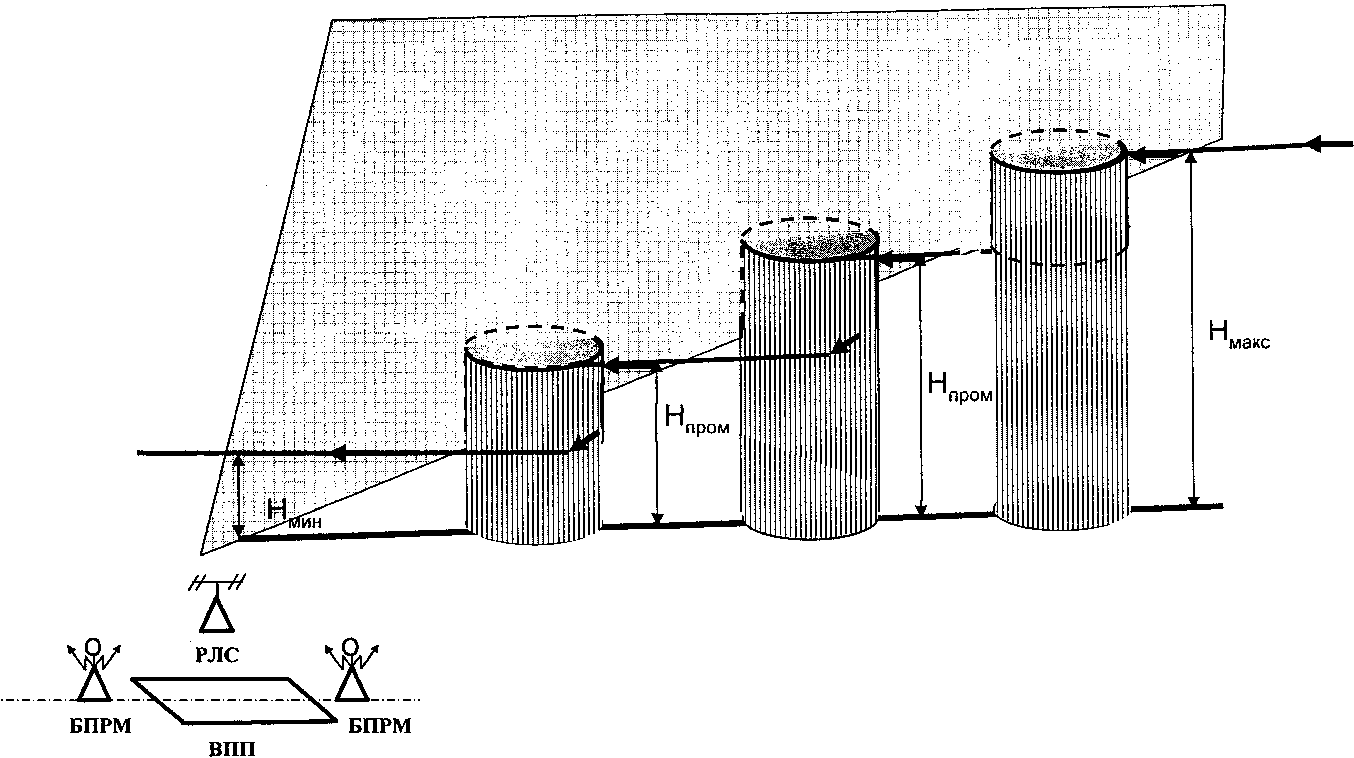
Рисунок 20. Схема маневрирования ВСЛ при определении зоны действия РЛС (полет «НА» РЛС)
Приложение № 2
к Методическим рекомендациям по летным проверкам наземных средств РТОП, связи и систем ССО (п. п. 59 - 79)
1. ДЕШИФРИРОВАНИЕ ФОТОСНИМКОВ С ЭКРАНА ИНДИКАТОРА ПОСАДОЧНОГО РАДИОЛОКАТОРА ПРИ ОПРЕДЕЛЕНИИ ОШИБКИ ИНФОРМАЦИИ ПРЛ/PAR
Дешифрирование фотоснимков с экрана индикатора посадочного радиолокатора при определении ошибки информации по курсу, глиссаде и дальности выполняется оператором ПРЛ (ответственным специалистом за эксплуатацию ПРЛ).
Ошибка информации ПРЛ по курсу (глиссаде) определяется отклонением центра отметки ВС от электронной линии курса (линии глиссады), считанным с фотоснимка экрана индикатора. Для повышения точности отсчетов фотоснимок (фотокадр) увеличивается с помощью проектора и изображение проецируется на экран, выполненный из миллиметровой бумаги.
Измеряются отклонения центра отметки ВСЛ от нулевой масштабной метки дальности (lд), от электронной линии курса (lк) и от электронной линии глиссады (lг) в миллиметрах с учетом знаков (рисунок 1 Приложения № 2).
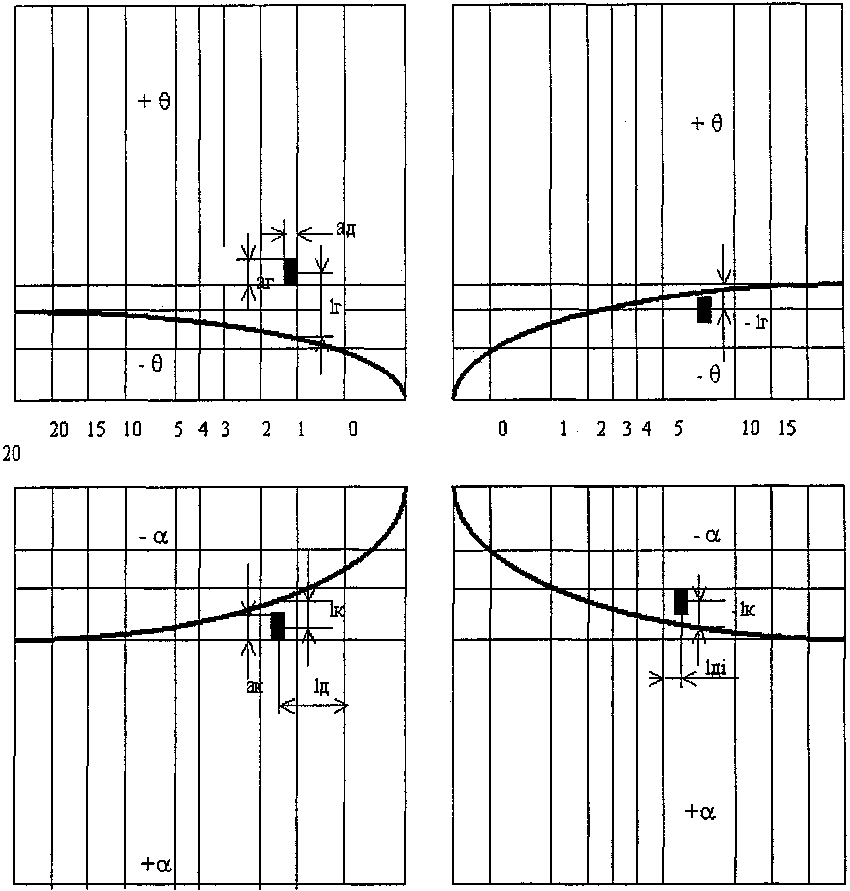
Рисунок 1. Дешифрирование фотоснимков с экрана индикатора
Масштабные коэффициенты по курсу (mк), глиссаде (mг) и дальности (mд) определяются делением величины угла между уголковыми отражателями нулевого и двадцатого километров (в угловых минутах) на расстояние между соответствующими отметками на фотоснимке (в миллиметрах). Масштабные коэффициенты рекомендуется проверять от кадра к кадру.
Местоположение воздушного судна относительно электронных линий траектории снижения (курса — \alpha_{\text{и}} и глиссады — \theta_{\text{и}}) определяется по формулам:
\alpha_{\text{и}i} = l_{\text{к}}m_{\text{к}};
\theta_{\text{и}i} = l_{\text{г}}m_{\text{г}};
Дальность (Ди) определяется по масштабным меткам дальности. При несовпадении центра отметки от ВСЛ с масштабной меткой дальности удаление определяется по графику, который строится по изображению экрана индикатора, при этом по оси абсцисс откладываются отрезки, кратные 1 км, по оси ординат — расстояние между километровыми масштабными метками дальности, измеренное по фотоснимку экрана ПРЛ. На графике плавной кривой соединяются точки пересечений соответствующих значений по координатным осям, полученная линия называется поправочной кривой, которая позволяет проводить нелинейную интерполяцию отсчетов по дальности. При определении дальности измеряется расстояние между центром отметки от ВСЛ и ближайшей масштабной меткой дальности, откладывается это расстояние по оси ординат от соответствующей выбранной метки и проводится линия, параллельная оси абсцисс, до пересечения с поправочной плавной кривой. Из точки пересечения проводится перпендикуляр и определяется дальность до отметки от ВСЛ.
Примечание. Если в момент измерения координат допущены ошибки в определении местоположения отметки от ВСЛ на экране индикатора или при слежении за траекторией полета ВСЛ перекрестие окуляра СТИ (теодолита) не совпадало с носовой частью ВС, то результат такого измерения исключается из анализа вычисления ошибки информации ПРЛ.
Для каждого интервала удалений ВСЛ от АФУ ПРЛ (11 — 9 км; 9 — 7 км; 7 — 5 км; 5 — 3 км; 3 — 1 км) определяются значения ошибки информации ПРЛ по курсовому (\alpha_{j}) и глиссадному (\theta_{j}) каналам посадочного радиолокатора.
Ошибка информации по дальности (Дj) вычисляется для каждого эталонного расстояния (контрольного ориентира).
По результатам вычислений строится график ошибки информации ПРЛ по каналам курса и глиссады (рисунок 2 Приложения № 2).
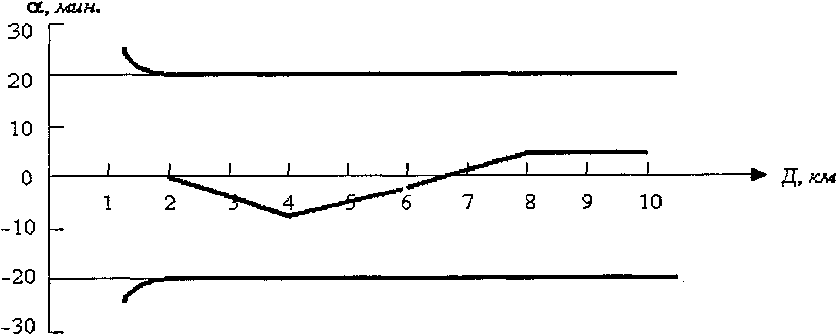
Рисунок 2.1. Курсовой канал (\alpha_{\text{доп}.}<21')
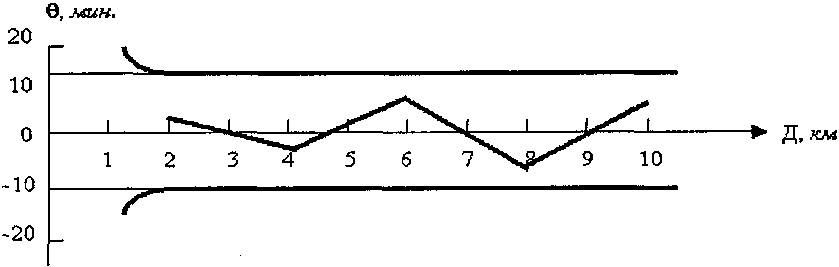
Рисунок 2.2. Глиссадный канал (\theta_{\text{доп}.}<14')
Рисунок 2. Допустимые величины ошибки информации ПРЛ
Если полученные в процессе проверки значения ошибки информации ПРЛ имеют постоянный знак или некоторые из них превышают норму допуска, то необходимо провести регулировку аппаратуры ПРЛ заново и повторить летную проверку.
Разрешающая способность ПРЛ по дальности, курсу и глиссаде определяется размером отметок от ВСЛ (ВС) по соответствующей координате, измеренных с фотоснимка экрана индикатора.
Для увеличения точности измерений полученные фотокадры проецируются на экран. С помощью циркуля и линейки определяются размеры отметок от ВСЛ (ВС) на экране индикатора (рисунок 1 Приложения № 2) по дальности (ад), курсу (ак) на курсовой части экрана индикатора и глиссады (аг) на глиссадной части экрана индикатора ПРЛ в направлении соответствующих масштабов и масштабных коэффициентов (mд, mк и mг соответственно). Масштабные коэффициенты проверяются для каждого фотокадра.
2. ФОРМА ТАБЛИЦЫ ДЛЯ ЗАПОЛНЕНИЯ ИНФОРМАЦИЕЙ, ПОЛУЧАЕМОЙ ПРИ ЛЕТНОЙ ПРОВЕРКЕ ЗОНЫ ДЕЙСТВИЯ ПЕРВИЧНЫХ И ВТОРИЧНЫХ РЛС
РЕЗУЛЬТАТЫ ЛЕТНОЙ ПРОВЕРКИ РЛС
| Руководитель объекта (должность лица, ответственного за эксплуатацию РЛС) | ________________ (наименование объекта) | __________ (подпись) | _____________ (инициалы, фамилия) |
| «__» _________ 20__ г. | |||
Примечание. Наличие отметки от ВС — «X», отсутствие — «О». Качество дополнительной информации: «Н» — норма, «Л» — ложная, «О» — отсутствие.
3. ПРИМЕР ОПРЕДЕЛЕНИЯ ЗОНЫ ДЕЙСТВИЯ И ВЕРОЯТНОСТИ ПРАВИЛЬНОГО ОБНАРУЖЕНИЯ ВС (ЦЕЛИ) ПЕРВИЧНЫХ И ВТОРИЧНЫХ РЛС
 - пропуск цели (в ожидаемой точке информация отсутствовала;
 - ВС (цель) обнаружено по первичному каналу;
 - ВС (цель) обнаружено по вторичному каналу;
 - ВС (цель) обнаружено по первичному и вторичному каналам.
Для каждой высоты полета, отдельно при маневрировании ВСЛ «НА» и «ОТ» РЛС, оценивается частота обнаружения ВС, определяемая как отношение числа обнаружений на отрезке маршрута к количеству оборотов антенны за промежуток времени, в течение которого ВС пролетает этот отрезок (т.е. к максимально возможному количеству обнаружений на данном отрезке маршрута). Расчет частоты обнаружений проводится по отношению к отрезку маршрута длиной около 10 км («подвижное окно»). Внутри «подвижного окна» для всех полетов на данной высоте, отдельно «НА» и «ОТ» РЛС, выполняется не менее 40 отсчетов (с учетом данных, полученных по информации при наблюдении за ВСЛ и по информации, полученной при наблюдении за реальным воздушным движением). Результат расчета относится к точке маршрута, соответствующей середине «подвижного окна». Передвигая «подвижное окно» по трассе полета определяется частота обнаружения, соответствующая каждой точке маршрута (расстояния). Шаг перемещения «подвижного окна» по дальности соответствует перемещению воздушного судна между последовательными зондированиями (облучениями) диаграммой направленности антенны РЛС.
Определение вероятностных характеристик РЛС и построения графика зоны действия радиолокационной станции с использованием реального воздушного движения осуществляется путем накопления информации по всем ВС в выбранном направлении (воздушной трассе, коридоре) и высотном диапазоне за период наблюдения с помощью десяти километровых участков, перемещаемых по направлению наблюдения с шагом 5 или 10 км («подвижное окно»).
В каждом «подвижном окне» подсчитывается:
общее количество возможных обнаружений ВС (Nобщ.);
количество реальных обнаружений ВС (Nобн.).
По полученным результатам выполняется расчет вероятности обнаружения (Р) в соответствующем «подвижном окне», приведенный к его центру, по формуле:
P = \frac{N_{\text{обн}.}}{N_{\text{общ }.}} .
По экрану отображения радиолокационной информации проводится наблюдение за перемещением отметки от ВСЛ (ВС), и на каждом обзоре фиксируется ее наличие отдельно по первичному и вторичному каналам. Решение об обнаружении отметки от ВС на экране отображения радиолокационной информации «ДА (X) — НЕТ (О)» принимается при каждом пересечении диаграммой направленности антенны РЛС азимута ВС, результаты заносятся в таблицу 3.1 Приложения № 2 и по этим результатам определяются весовые коэффициенты.
| Дальность от АФУ РЛС, км | 10 | 20 | 30 | 40 | 50 | 60 | 70 | 80 | 90 | 100 | 110 | 120 | 130 | |||
| Качество отметки (X — О) | X | X | X | X | О | X | X | О | X | О | О | О | О | |||
| Весовой коэффициент, К | 1 | 1 | 1 | 0,5 | 0,5 | 1 | 0,5 | 0,5 | 0,5 | 0 | 0 | 0 | ||||
| Вероятность обнаружения, Pi | 0,65 | 0,55 | 0,45 | 0,35 | ||||||||||||
Весовые коэффициенты могут принимать значения: 0; 0,5; 1,0 в зависимости от присутствия или отсутствия отметки от ВС на экране отображения радиолокационной информации в начале и конце рассматриваемого интервала наблюдений.
Пример. Вероятность обнаружения РЛС рассчитывается для каждого интервала наблюдений между центрами «подвижного окна» с учетом весовых коэффициентов пяти предыдущих и четырех последующих интервалов как среднеарифметическое значение из десяти отсчетов по формуле:
P_{i(j)\text{в}.\text{к}.} = \frac{\sum_{i = 1}^{10} K_{i}}{10} ,
Pi(j)в.к. — вероятность обнаружения РЛС на i(j) интервале наблюдений;
К1, К2, ..., К10 — весовые коэффициенты на рассматриваемом интервале наблюдений («подвижное окно»).
На примере, приведенном в таблице 3.1 Приложения № 2, центр «подвижного окна» находится между 60 и 70 км (К6ц). Качество отметки от ВС на пяти предыдущих интервалах: в четырех случаях — «X», в одном — «О»; качество отметки от ВС на четырех последующих интервалах: в двух случаях — «X», в двух — «О». Вероятность обнаружения РЛС для данного примера (центр «подвижного окна» находится между 60 и 70 км) составляет 0,65.
4. ПРИМЕР ОПРЕДЕЛЕНИЯ ЗОНЫ ДЕЙСТВИЯ И ВЕРОЯТНОСТИ ПРАВИЛЬНОГО ОБНАРУЖЕНИЯ ПЕРВИЧНЫХ И ВТОРИЧНЫХ РЛС С ИСПОЛЬЗОВАНИЕМ ИНФОРМАЦИИ ПРИ НАБЛЮДЕНИИ ЗА РЕАЛЬНЫМ ВОЗДУШНЫМ ДВИЖЕНИЕМ
При проверке потенциальных возможностей РЛС (дальности действия) с использованием информации, получаемой при наблюдении за реальным воздушным движением, применяется метод определения вероятности обнаружения ВС (цели) по участкам, равной протяженности проверяемого направления воздушного движения (трассы, коридора).
На данном примере проверяемое направление воздушного движения (трассы) состоит из трех участков примерно равной протяженности. Ширина воздушной трассы соответствует расстоянию между точками t1 — t8, t2 — t7, t3 — t6, t4 — t5. Идеальное направление движения ВС по этой трассе на приведенном рисунке задано точками tc1, tc2, tc3 и tc4.
Приложение № 3
к Методическим рекомендациям по летным проверкам наземных средств РТОП, связи и систем ССО (п. п. 84 - 98)
 - линейный огонь приближения, белый;
 - огонь светового горизонта, белый.
Рисунок 1. Схема расположения огней приближения системы ОВИ-I по центральному ряду (размеры приведены в метрах)
 - огонь приближения и световых горизонтов, белый.
Рисунок 2. Схема расположения огней приближения системы ОВИ-I с пятью световыми горизонтами (размеры приведены в метрах)
 - входной огонь ВПП, зеленый;
 - ограничительный огонь ВПП, красный;
 - боковой огонь ВПП, белый;
 - боковой огонь ВПП, желтый;
 - система визуальной индикации глиссады PAPI.
Рисунок 3. Схема расположения огней ВПП системы ОВИ-I (размеры приведены в метрах)
 - линейный огонь приближения, белый;
 - огонь светового горизонта, белый;
 - входной огонь ВПП, зеленый;
 - входной огонь фланговых горизонтов, зеленый;
 - боковой огонь ВПП, белый;
 - боковой огонь ВПП, красный.
Рисунок 4. Схема расположения огней системы ОВИ-I при наличии смещенного порога ВПП (размеры приведены в метрах)
 Слишком высоко |
|
|---|---|
 Немного высоко |
 Высоко |
 На глиссаде |
 На глиссаде |
 Немного низко |
 Низко |
 Слишком низко |
|
| Система PAPI | Система APAPI |
 - белый глиссадный огонь;
 - красный глиссадный огонь.
Рисунок 5. Схема систем PAPI и APAPI о положении воздушного судна относительно глиссады снижения
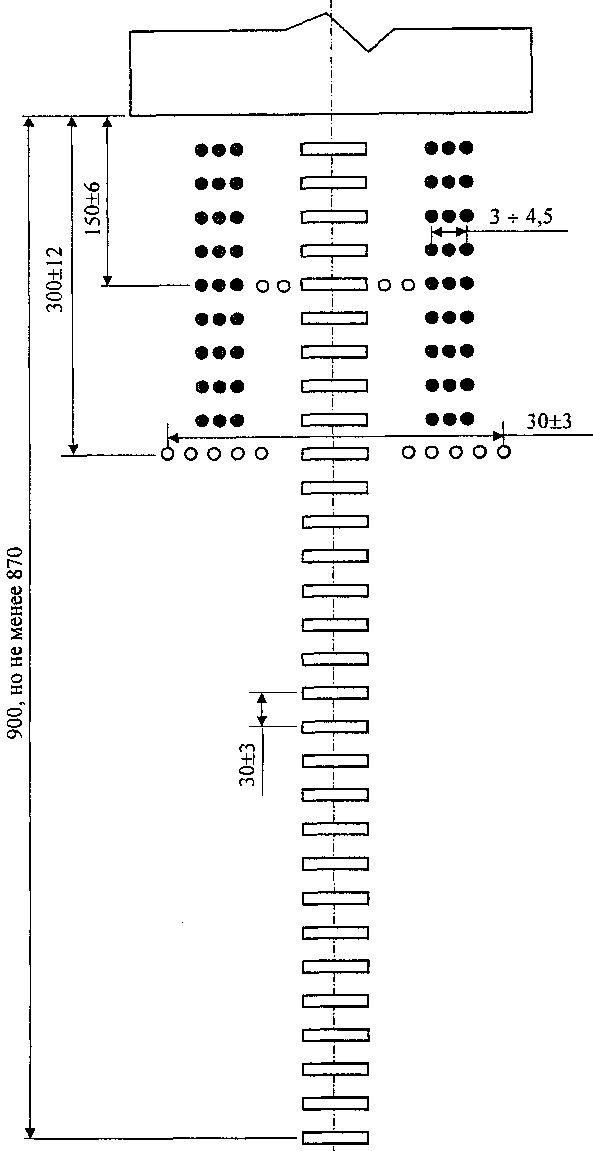
 - линейный огонь приближения, белый;
 - огонь светового горизонта, белый;
 - боковой огонь приближения, красный.
Рисунок 6. Схема расположения огней приближения системы ОВИ-II (размеры приведены в метрах)
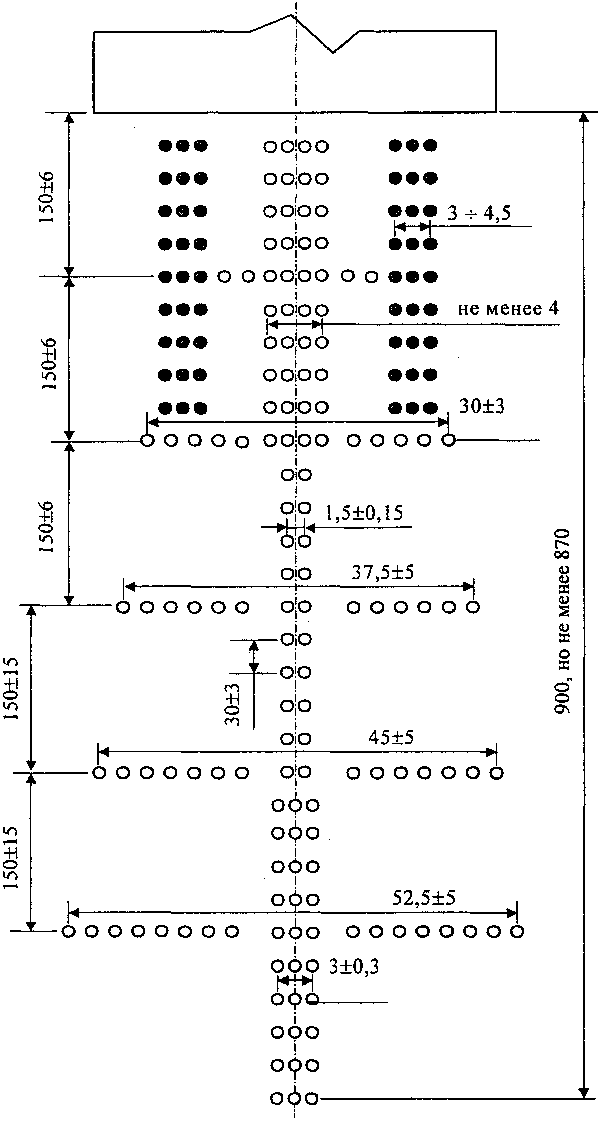
 - огонь приближения световых горизонтов, белый;
 - боковой огонь приближения, красный.
Рисунок 7. Схема расположения огней приближения систем ОВИ-II и ОВИ-III (размеры приведены в метрах)
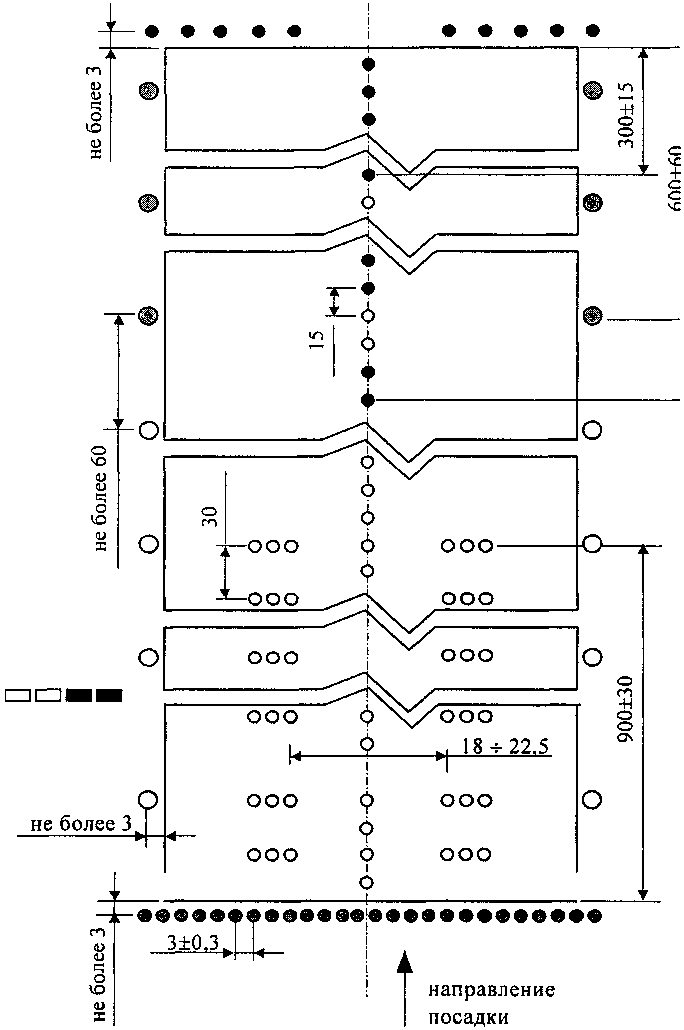
 - входной огонь ВПП, зеленый;
 - ограничительный огонь ВПП, осевой огонь ВПП, красный;
 - огонь зоны приземления, осевой огонь ВПП, белый;
 - боковой огонь ВПП, белый;
 - боковой огонь ВПП, желтый;
 - система визуальной индикации глиссады PAPI.
Рисунок 8. Схема расположения огней ВПП системы ОВИ-II и ОВИ-III (размеры приведены в метрах)
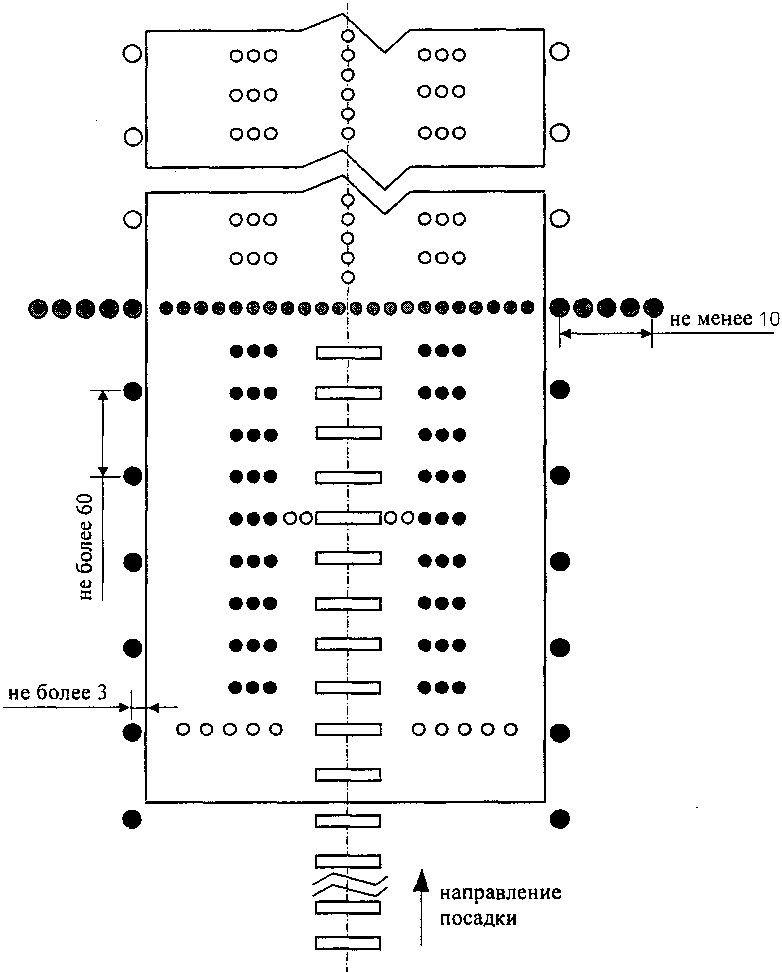
 - линейный огонь приближения, белый;
 - огонь световых горизонтов, огонь зоны приземления, осевой огонь ВПП, белый;
 - боковой огонь приближения, ограничительный огонь, красный.
 - входной огонь ВПП, зеленый;
 - входной огонь фланговых горизонтов, зеленый;
 - боковой огонь ВПП, белый;
 - боковой огонь ВПП, красный.
Рисунок 9. Схема расположения огней систем ОВИ-II и ОВИ-III при наличии смещенного порога ВПП (размеры приведены в метрах)
 - боковой огонь ВПП и осевой огонь ВПП, белый;
 - боковой огонь РД, синий;
 - осевой огонь РД, зеленый;
 - осевой огонь РД, примыкающей к ВПП, желтый-зеленый;
 - огонь линии «стоп», красный;
 - огонь промежуточного места ожидания, желтый.
Рисунок 10. Схема расположения огней РД (размеры приведены в метрах)
 - огонь приближения и светового горизонта, белый;
 - линейный огонь приближения, белый.
Рисунок 11. Схема расположения огней приближения системы ОМИ (размеры приведены в метрах)
 - огонь приближения и светового горизонта, белый;
 - линейный огонь приближения, белый.
Рисунок 12. Схема расположения огней приближения системы ОМИ (L = 420 м) (размеры приведены в метрах)
 - входной огонь ВПП, зеленый;
 - боковой огонь ВПП, огонь знака приземления, белый;
 - боковой огонь ВПП, желтый;
 - ограничительный огонь ВПП, зеленый-красный.
Рисунок 13. Схема расположения огней ВПП системы ОМИ (размеры приведены в метрах)
 - огонь приближения и светового горизонта, боковой огонь ВПП, белый;
 - входной огонь фланговых горизонтов, зеленый;
 - боковой огонь ВПП, красный.
Рисунок 14. Схема расположения огней системы ОМИ при наличии смещенного порога ВПП (размеры приведены в метрах)
Рисунок 15. Системы огней приближения на вертодроме, посадочной площадке
Рисунок 16. Пример схемы расположения огней зоны конечного этапа захода на посадку (FATO) и огней зоны приземления и отрыва (TLOF) вертодрома на уровне поверхности
Рисунок 17. Пример схемы расположения огней зоны приземления и отрыва (TLOF) вертодрома, приподнятого над поверхностью, или вертопалубы
Приложение № 4 к Методическим рекомендациям по летным проверкам наземных средств РТОП, связи и систем ССО (п. п. 11 - 98)
ТРЕБОВАНИЯ К ПАРАМЕТРАМ (ХАРАКТЕРИСТИКАМ) СРЕДСТВ РТОП, СВЯЗИ И СИСТЕМ ССО В ГРАЖДАНСКОЙ АВИАЦИИ РОССИИ, ПРОВЕРЯЕМЫМ ПРИ ЛЕТНЫХ ПРОВЕРКАХ
4.1. Радиомаячная система инструментального захода воздушных судов на посадку (РМС I, II и III категорий ИКАО)
| № п/п | Наименование параметра | Единица измерения | Норма параметра | ||
| РМС-I | РМС-II | РМС-III | |||
| 1 | 2 | 3 | 4 | 5 | 6 |
| Курсовой радиомаяк | |||||
| 1 | ЗД КРМ в горизонтальной плоскости, не менее, в секторах: | ||||
| а) +/- 10° | км | 46 | |||
| б) +/- 35° (для 2-частотных КРМ) | км | 32 | |||
| 2 | ЗД КРМ в вертикальной плоскости, не менее | градус | 7 | ||
| 3 | ЕК, не менее: | ||||
| а) на границах ЗД КРМ | мкВ/м | 40 | 40 | 40 | |
| б) на глиссаде в пределах сектора КРМ на удалении 18 км от КРМ | мкВ/м | 90 | 100 | 100 | |
| в) в точке «Т» | мкВ/м | - |  <1> до 200 |  до 200 | |
| г) от точки «D» до точки «Е» | мкВ/м | - | - | 100 | |
| 4 | Опознавание | Оценка специалиста (ОС) | Состоит из трех букв: первая — «И», вторая и третья — код аэродрома или ВПП. Ясная слышимость в ЗД КРМ | ||
| 5 | АХ КРМ в секторах: | ||||
| а) от ЛК до угла с РГМ = 0,180 | РГМ | Монотонное  | Монотонное  | Монотонное  | |
| б) от ЛК до угла с РГМ = -0,180 | РГМ | Монотонное  | Монотонное  | Монотонное  | |
| в) от угла с РГМ = 0,180 до угла 10°, не менее | РГМ | 0,180 | 0,180 | 0,180 | |
| г) от угла с РГМ = -0,180 до угла минус 10°, не менее | РГМ | -0,180 | -0,180 | -0,180 | |
| д) от угла 10° до угла 35°, не менее | РГМ | 0,155 | 0,155 | 0,155 | |
| е) от угла минус 10° до угла минус 35°, не менее | РГМ | 0,155 <2> | -0,155 | -0,155 | |
| 6 | ЛК: | ||||
| а) пределы установки и поддержания L0 в опорной точке РМС | м | +/- 10,5 | +/- 7,5 | +/- 3,0 | |
| б) \xi_{K} (для вероятности 0,95), не более, на участках: | |||||
| от границы ЗД КРМ до точки «А» | РГМ | 0,031 | 0,031 | 0,031 | |
| от точки «А» до точки «В» | РГМ | Линейное  \xi_{K} до 0,015 | Линейное  \xi_{K} до 0,005 | Линейное  \xi_{K} до 0,005 | |
| от точки «В» до точки «С» | РГМ | 0,015 | - | - | |
| от точки «В» до точки «Т» | РГМ | - | 0,005 | - | |
| от точки «В» до точки «D» | РГМ | - | - | 0,005 | |
| от точки «D» до точки «Е» | РГМ | - | - | Линейное  \xi_{K} до 0,01 | |
| 7 | ВСП КРМ при крене ВСЛ +/- 20° на ЛК, не более | РГМ | 0,016 | 0,008 | 0,005 <3> |
| 8 | SК: | ||||
| а) SКН в пределах ПС у порога ВПП <4> | РГМ/м | 0,00145 <5> | 0,00145 <6> | 0,00145 <7> | |
| б) пределы, в которых должно поддерживаться \delta S_{K} в процессе эксплуатации | % от номинального значения | +/- 17 | +/- 17 | +/- 10 | |
| 9 | Срабатывание САК КРМ: | ||||
| а) при смещении LАП(АЛ) относительно осевой линии ВПП в опорной точке РМС, не более | м | +/- 10,5 | +/- 7,5 | +/- 6,0 | |
| б) при изменении \delta S_{K\text{Ав}}, не более | % от номинального значения | +/- 17 | +/- 17 | +/- 17 | |
| в) при уменьшении мощности излучения до 50% (одночастотный) или до 80% (двухчастотный) | *** | Соответствие параметров по п. п. 1, 2, 3, 6 «б» | |||
| Глиссадный радиомаяк | |||||
| 10 | Фазирование антенн ГРМ | *** | Соотв. ЭД | ||
| 11 | ЗД ГРМ в горизонтальной плоскости в секторе +/- 8° относительно осевой линии ВПП | км | 18 | ||
| 12 | ЗД ГРМ в вертикальной плоскости в секторе с углами: | ||||
| а) верхней границы | градус | 1,75 x \Theta | |||
| б) нижней границы | градус | 0,45 x \Theta <8> | |||
| 13 | ЕГ в ЗД ГРМ, не менее | мкВ/м | 400 | 400 | 400 |
| 14 | УХ ГРМ в секторах: | РГМ | |||
| а) вверх от ЛГ до угла, где РГМ = 0,175 | Плавное  | ||||
| б) вверх от угла, где РГМ = 0,175 до угла 1,75 x \Theta, не менее | РГМ | 0,22 | |||
| в) вниз от ЛГ до угла, где РГМ = 0,22 | РГМ | Плавное  | |||
| г) вниз от угла, где РГМ = 0,22 до угла 0,45 x \Theta, не более | РГМ | 0,22 <9> | |||
| 15 | ЛГ: | ||||
| а) номинальный \Theta, расчетный для данного направления посадки | градус | 2...4 | 2...4 | 2...4 | |
| б) \delta\Theta | отн. ед. | +/- 0,075 | +/- 0,075 | +/- 0,04 | |
| в) НОТ | м | 15 + 3 | 15 + 3 | 15 + 3 | |
| г) \xi_{\text{Г}} для вероятности 0,95, не более, на участках: | |||||
| от границы ЗД ГРМ до точки «А» | РГМ | 0,035 | 0,035 | 0,035 | |
| от точки «А» до точки «В» | РГМ | - | Линейное  \xi_{\text{Г}} до 0,023 | Линейное  \xi_{\text{Г}} до 0,023 | |
| от точки «А» до точки «С» | РГМ | 0,035 | - | - | |
| от точки «В» до точки «Т» | РГМ | - | 0,023 | 0,023 | |
| 16 | SГН: | ||||
| а) положение границ ПС глиссады относительно номинального угла | |||||
| выше глиссады | угл. мин. | + (0,12_{- 0,05}^{+ 0,02}) \times \Theta | + (0,12_{- 0,05}^{+ 0,02}) \times \Theta | + (0,12 \pm 0,02) \times \Theta | |
| ниже глиссады <10> | угл. мин. | - (0,12_{- 0,05}^{+ 0,02}) \times \Theta | - (0,12 \pm 0,02) \times \Theta | - (0,12 \pm 0,02) \times \Theta | |
| б) пределы, в которых должно поддерживаться \delta S_{\text{Г}} | % от установочного номинального значения | +/- 25 | +/- 20 | +/- 15 | |
| 17 | Влияние широкого канала на положение ср. ЛГ (\Theta), не более | мин. | Не более +/- 12 | Не более +/- 12 | Не более +/- 12 |
| 18 | Срабатывание САК ГРМ: | ||||
| а) \delta\Theta_{\text{АВ}(\text{АН })}, не более | отн. ед. | +/- 0,075 | |||
| б) \delta S_{\text{ГАв}}, не более | % от номинального значения | +/- 25 | |||
| в) при уменьшении мощности излучения до 50% (одночастотный) или до 80% (двухчастотный ГРМ) | *** | Соответствие параметров по п. п. 13, 14, 15, 17 «г» | |||
| Маркерный радиомаяк | |||||
| 19 | ЗД МРМ на ЛК и ЛГ: | ||||
| а) ДМРМ | м | 600 +/- 200 | |||
| б) Б(С)МРМ | м | 300 +/- 100 | |||
| в) ВМРМ | м | 150 +/- 50 | |||
| 20 | ЕМ: | ||||
| а) на границах ЗД МРМ, не менее | мкВ/м | 1500 | |||
| б) в ЗД МРМ должна достигать | мкВ/м | 3000 | |||
| 21 | Непрерывность манипуляции сигнала МРМ в ЗД МРМ | ОС | Непрерывная последовательность манипулированного сигнала | ||
<1> Здесь и далее символ  означает «увеличение» («уменьшение»).
<2> Для КРМ с ЗД +/- 10° требования за пределами этих углов не предъявляются.
<3> В пределах сектора с РГМ = +/- 0,02.
<4> Для КРМ ИЛС I категории на коротких ВПП с кодами «Д» и «Е» — за величину SКН принимается значение, приведенное к т. «В».
<5> Максимальный угол сектора курса не должен превышать 6°.
<6> Если плавное уменьшение РГМ не достигается под углом 0,45 x (\Theta), то угол, при котором РГМ = -0,22, должен быть не менее 0,3 x (\Theta).
<7> Если плавное уменьшение РГМ не достигается под углом 0,45 x (\Theta), то угол, при котором РГМ = -0,22, должен быть не менее 0,3 x (\Theta).
<8> Или под меньшим углом до 0,3 x (\Theta).
<9> Если плавное уменьшение РГМ не достигается под углом 0,45 x (\Theta), то угол, при котором РГМ = -0,22, должен быть не менее 0,3 x (\Theta).
<10> Величины частей ПС ГРМ должны быть симметричны настолько, насколько это практически возможно.
Примечание. *** — единица измерения каждого из параметров определяется требованиями, установленными для него настоящим документом.
4.2. Параметры ЛККС
4.3. Оборудование системы посадки по приборам (ОСП)
4.4. Радиомаяк азимутальный (РМА, РМА-Д (доплер))
ТРЕБОВАНИЯ К ПАРАМЕТРАМ РМА, РМА-Д
| № п/п | Наименование параметра | Единица измерения | Норма параметра |
| 1 | 2 | 3 | 4 |
| 1 | ЗД азимутального радиомаяка, не менее: | В соответствии с ЭД | |
| а) в горизонтальной плоскости на высоте H = 3000 м | км | ||
| б) в вертикальной плоскости | градус | 40 | |
| в) Е РМА | мкВ/м | 90 | |
| 2 | Ошибка информации о пеленге: | Не более +/- 2,0/Рекомендуется не более +/- 1,5 <1> | |
| а) \Delta\text{П} РМА/РМА-Д | градус | ||
| б) \omega_{\text{П}} (для вероятности 0,95), не более | градус | 3,5 | |
| в) \eta_{\text{П}} (для вероятности 0,95), не более | градус | 3,0 | |
| г) \Delta\text{П } \pm \omega_{\text{П}} | градус | Рекомендуется не более +/- 3,5 <2> | |
| д) \Delta\text{П} в контрольной точке, не более | градус | +/- 1,5 | |
| 3 | Непрерывность информации о пеленге | отн. ед. | Рекомендуется не менее 0,95 <3> |
| 4 | ВСП азимутального радиомаяка для крена ВСЛ +/- 30°, не более | градус | +/- 2,0 |
| 5 | Опознавание | ОС | Слово из 2...3 букв, интервал 30 +/- 3 с |
<1> Если не удается добиться указанной рекомендации, допускается \Delta\text{П } \leq \pm 2,0°.
<2> В том числе относительно значения \Delta\text{П}_{\text{ИЗМ}}.
<3> Если значение непрерывности информации о пеленге менее рекомендуемой нормы «0,95», но не менее «0,6» — по данному параметру средство признается пригодным для эксплуатации с ограничениями. Если такое средство эксплуатируется далее, службой ОВД в аэронавигационные справочники дается информация о возможных пропаданиях аэронавигационной информации от данного средства на трассах (участках трасс), где измеренные в результате летного контроля значения непрерывности информации о пеленге хуже рекомендуемой нормы.
4.5. Радиомаяк дальномерный (РМД, РМД-НП)
ТРЕБОВАНИЯ К ПАРАМЕТРАМ РМД (НАВИГАЦИОННЫЙ РЕЖИМ), РМД-НП (ПОСАДОЧНЫЙ РЕЖИМ)
| № п/п | Наименование параметра | Единица измерения | Норма параметра |
| 1 | 2 | 3 | 4 |
| 1 | ЗД радиомаяка, не менее: | ||
| а) навигационный режим | км | В соответствии с ЭД | |
| б) посадочный режим | км | Соответствие ЗД КРМ | |
| 2 | Ошибка информации о дальности, не более: | ||
| а) навигационный режим | м | +/- 150 <1> | |
| б) посадочный режим | м | +/- 75 <2> | |
| 3 | Опознавание | ОС | Правильность присвоенного кода, ясная слышимость в ЗД радиомаяка |
<1> Обеспечивается при суммарной погрешности системы «радиомаяк + АЛК» не более 255 м.
<2> Обеспечивается при суммарной погрешности системы «радиомаяк + АЛК» не более 255 м.
4.6. Радиотехническая система ближней навигации (РСБН)
4.7. Приводная радиостанция (ПРС, ОПРС)
ТРЕБОВАНИЯ К ПАРАМЕТРАМ ПРС (ОПРС)
4.8. Автоматический радиопеленгатор (АРП)
| № п/п | Наименование параметра | Единица измерения | Норма параметра |
| 1 | 2 | 3 | 4 |
| 1 | ЗД АРП в горизонтальной плоскости, не менее, на высоте: | ||
| а) 1000 м | км | 85 | |
| б) 3000 м | км | 150 | |
| в) (3000...12000) <1> м | км | ЗД ОРЛ-Т | |
| 2 | Среднеквадратическая ошибка пеленгования, не более | градус | 1,5 |
<1> Допускается применять вместо подпунктов «а» и «б» пункта 1 таблицы 2.12 только при периодических летных проверках АРП, эксплуатируемых совместно с ОРЛ-Т.
4.9. Посадочный радиолокатор (ПРЛ)
Примечание. Значения переменных ХТП, ДПРЛ, YВС и ZВС для определения норм по указанным формулам должны приводиться к единице измерения «метр».
4.10. Обзорный радиолокатор (ОРЛ-А, ОРЛ-Т)
4.11. Вторичный радиолокатор (ВРЛ)
4.12. Автоматическое зависимое наблюдение радиовещательное (АЗН-В)
4.13. Средства авиационной электросвязи
ТРЕБОВАНИЯ К ПАРАМЕТРАМ АВИАЦИОННОЙ ЭЛЕКТРОСВЯЗИ
Примечание. Оценка разборчивости речи:
отлично — понимание передаваемого сообщения без малейшего напряжения;
хорошо — понимание передаваемого сообщения без затруднений;
удовлетворительно — понимание передаваемого сообщения с напряжением внимания;
неудовлетворительно — полная неразборчивость передаваемого сообщения.
4.14. Системы светосигнального оборудования
| № п/п | Наименование параметра, характеристика | Ед. изм. | Требование к параметру и характеристике | |||
| ОМИ | ОВИ-I | ОВИ-II | ОВИ-III | |||
| 1 | 2 | 3 | 4 | 5 | 6 | 7 |
| 1 | Схема расположения огней системы ССО (маркеров СТО) | Соответствие расположения и цвета огней схеме, утвержденной для систем ССО (Приложение № 3) | ||||
| 2 | Объем негорящих (отсутствующих) огней в подсистемах: | % | ||||
| огни приближения и СГ | 15 | 5 | 5 | |||
| боковые огни приближения | - | - | 5 | 5 | ||
| входные огни | - | 15 | 5 | 5 | ||
| посадочные огни и огни знака приземления | - | 15 | 5 | 5 | ||
| ограничительные огни | - | 15 | 25 | 25 | ||
| огни зоны приземления | - | - | 10 | 10 | ||
| осевые огни ВПП | - | 5 <*> | 5 | 5 | ||
| 3 | Яркость огней в подсистемах | Яркость огней в подсистемах — одинаковая | ||||
| 4 | Световая маркировка осевых огней ВПП на участках <1>: | |||||
| 300 м от конца ВПП | - | Красные огни | ||||
| 300 — 900 м от конца ВПП | - | Чередующиеся красные и белые огни или попарное чередование красных и белых огней | ||||
| остальная часть ВПП | - | Белые огни | ||||
| 5 | Работа устройств дистанционного управления | Отсутствие темнового промежутка при переключениях групп огней | ||||
| 6 | Правильность набора групп и яркости огней с ПОУ диспетчера | См. таблицы 6.2 и 6.3 приложения № 4 | ||||
| 7 | Углы системы визуальной индикации глиссады (ГО) для групп <2>: | |||||
| № 1 | -30 +/- 1 (-35 +/- 1) | |||||
| № 2 | угл. | -15 +/- 1 | -10 +/- 1 (-15 +/- 1) | |||
| № 3 | мин. | +15 +/- 1 | +10 +/- 1 (+15 +/- 1) | |||
| № 4 (ближайшая к ВПП) | +30 +/- 1 (+35 +/- 1) | |||||
| 8 | Время переключения огней при переходе на автономный источник электроснабжения, не более | сек. | 60 | 15 | ||
| 9 | Соответствие траекторий полета ВС при заходе на посадку с использованием визуальной индикации глиссады (световой глиссады) и глиссады РМС | Визуальное наблюдение одного красного и одного белого огня | Визуальное наблюдение двух красных и двух белых огней | |||
<1> Для системы ОВИ-I — при установке на ВПП осевых огней.
<2> При наличии в схеме размещения системы ССО огней визуальной индикации глиссады (PAPI, APAPI) отклонения вверх от глиссады имеют знак «+», вниз — знак «-».
ССО — РЕГУЛИРОВАНИЕ ЯРКОСТИ ОГНЕЙ СИСТЕМ ОВИ-I, ОВИ-II, ОВИ-III
| Метеорологическая дальность видимости, км (время суток) | Номер группы (кнопки) | Ступени яркости огней, % | ||||||||
| огни приближения | огни ВПП (входные, боковые, ограничительные) и КПТ | огни зоны приземления | осевые огни ВПП | глиссадные огни | рулежные огни и знаки | |||||
| КО | ПО | КО | ПО | линзовые | ||||||
| 1 | 2 | 3 | 4 | 5 | 6 | 7 | 8 | 9 | 10 | 11 |
| > 6 (ночь) | 1 | 30 | -(1) <1> | 10 | -(1) <2> | 1 | 1 | 1 | 10 | 30 |
| 6 — > 4 (ночь) > 8 (сумерки) | 2 | 100 | -(1) <3> | 30 | -(3) <4> | 3 | 1 | 1 | 10 | 30 |
| 4 — > 2 (ночь) 8 — > 5 (сумерки) | 3 | 100 | 3 | 30 | 3 | 3 <5> | 3 | 3 | 30 | 30 |
| 2 — > 1 (ночь) 5 — > 1 (сумерки) | 4 | - | 10 | 30 | 10 | 10 | 10 | 10 | 30 | 100 |
| <= 1 (ночь, сумерки) 2 — > 1 (день) | 5 | - | 30 | 30 | 30 | 30 | 30 | 30 | 100 | 100 |
| <= 1 (день) | 6 | - | 100 | 30 | 100 | 100 | 100 | 100 | 100 | 100 |
<1> В скобках указаны ступени яркости прожекторных огней приближения при отсутствии огней кругового обзора.
<2> В скобках указаны ступени яркости прожекторных входных и ограничительных огней ВПП при отсутствии огней кругового обзора.
<3> В скобках указаны ступени яркости прожекторных огней приближения при отсутствии огней кругового обзора.
<4> В скобках указаны ступени яркости прожекторных входных и ограничительных огней ВПП при отсутствии огней кругового обзора.
<5> При схеме расположения огней приближения по центральному ряду (рисунки 4 и 6 Приложения № 3). Допускается использование линзовых огней в 3 группе на 10% ступени яркости.
Примечание. В графе 11 таблицы 6.2 указаны рекомендуемые значения ступеней яркости рулежных огней. При использовании рулежных огней с силой света более 10 кд допускается использовать яркость на одну ступень ниже.
ССО — РЕГУЛИРОВАНИЕ ЯРКОСТИ ОГНЕЙ СИСТЕМЫ ОМИ
| Метеорологическая дальность видимости, км (время суток) | Ступени яркости огней (% силы света) | |||
| огни приближения и ВПП | рулежные огни и знаки <*> | глиссадные огни | огни ВПП высокой интенсивности | |
| 1 | 2 | 3 | 4 | 5 |
| > 4 (ночь) | 3 — 4 (10 — 30) | 4 (30) | 3 (10) | 1 (1) |
| 4 — > 2 (ночь) | 4 — 5 (30 — 100) | 4 (30) | 4 (30) | 2 (3) |
| <= 2 (день и ночь) | 5 (100) | 5 (100) | 5 (100) | 3 (10) |
<*> Допускается совместное регулирование яркости рулежных огней (знаков) и огней ВПП.
1. В графе 3 таблицы 4.17 указаны рекомендуемые значения ступеней яркости рулежных огней. При использовании рулежных огней с силой света более 10 кд допускается использовать яркость на одну ступень ниже.
2. В графе 5 таблицы 4.17 указаны ступени яркости огней ВПП из систем ССО с огнями высокой интенсивности при их совместном использовании с огнями приближения из системы ОМИ.
3. Схемы расположения огней системы ОВИ-I соответствуют рисункам 1 - 4 Приложения № 3. Огни приближения системы ОВИ-I белого цвета устанавливаются на продолжении осевой линии ВПП на протяжении 900 м от порога ВПП (не менее 870 м) с продольными интервалами, равными 30 +/- 3 м (рисунок 1 Приложения № 3).
Огни световых горизонтов белого цвета располагаются на линиях, перпендикулярных осевой линии ВПП, на расстоянии 300 +/- 12 м (рисунок 1 Приложения № 3) и на расстояниях от порога ВПП соответственно 150 +/- 6 м; 300 +/- 12 м; 450 +/- 18 м; 600 +/- 33 м; 750 +/- 55,5 м (рисунок 2 Приложения № 3).
Боковые огни ВПП системы ОВИ-I белого цвета устанавливаются по всей длине ВПП в виде двух параллельных рядов на равном расстоянии от осевой линии ВПП и не далее 3,0 м от края ВПП. На последних 600 м ВПП в направлении посадки боковые огни излучают желтый цвет. Огни в рядах размещаются с интервалами не более 60 м (рисунок 3 Приложения № 3).
Входные огни зеленого цвета устанавливаются на линии, перпендикулярной осевой линии ВПП, не далее 3,0 м с внешней стороны от порога, двумя группами с интервалом между группами, соответствующим расстоянию между маркировочными полосами зоны приземления. При этом крайний входной огонь устанавливается на продолжении линии посадочных огней. Огни в группе устанавливаются с равными интервалами (рисунок 3 Приложения № 3).
4. Схемы расположения огней систем ОВИ-II и ОВИ-III соответствуют рисункам 6 - 9 Приложения № 3. Огни приближения и световых горизонтов — белого цвета на участке 300 — 900 м от порога ВПП устанавливаются на продолжении осевой линии ВПП на протяжении 900 м от порога ВПП (не менее 870 м) с продольными интервалами, равными 30 +/- 3 м. Боковые огни приближения красного цвета на участке 300 +/- 12 м (рисунок 6 Приложения № 3).
Огни световых горизонтов белого цвета располагаются на линиях, перпендикулярных осевой линии ВПП, на расстояниях от порога соответственно 150 +/- 6 м; 300 +/- 12 м; 450 +/- 18 м; 600 +/- 33 м; 750 +/- 48 м. На участке протяженностью 270 м от порога ВПП система огней состоит из линейных огней приближения белого цвета, двух рядов боковых огней красного цвета. Два световых горизонта находятся на расстоянии 150 +/- 6 м и 300 +/- 12 м от порога ВПП. Каждый линейный огонь приближения состоит не менее чем из четырех арматур, размещенных равномерно на расстоянии 1 +/- 0,1 м друг от друга. Продольное расстояние между огнями приближения составляет 30 +/- 3 м или 25 +/- 2,5 м (рисунок 7 Приложения № 3).
Огни боковых рядов красного цвета размещаются симметрично осевой линии ВПП с продольными интервалами, равными интервалам между огнями приближения. Расстояние между внутренними арматурами боковых огней равно расстоянию между соответствующими арматурами огней зоны приземления и составляет 18 — 22,5 м.
Огни светового горизонта, расположенного на расстоянии 150 +/- 6 м от порога ВПП, равномерно размещаются между линейными огнями приближения центрального ряда и рядами боковых огней концевой полосы безопасности в количестве не менее двух в группе. Световой горизонт, расположенный на расстоянии 300 +/- 12 м от порога ВПП, имеет ширину 30 +/- 3 м и состоит из огней, равномерно размещенных по обе стороны от линейных огней приближения (рисунок 7 Приложения № 3).
Входные огни зеленого цвета устанавливаются на линии, перпендикулярной осевой линии ВПП, не далее 3,0 м с внешней стороны от порога, равномерно между рядами посадочных огней ВПП с интервалом 3 +/- 0,3 м, при этом крайние входные огни устанавливаются на продолжении линии посадочных огней (рисунок 8 Приложения № 3).
Боковые огни ВПП системы ОВИ-II и ОВИ-III белого цвета устанавливаются по всей длине ВПП в виде двух параллельных рядов на равном расстоянии от осевой линии ВПП и не далее 3,0 м от края ВПП. На последних 600 м ВПП в направлении посадки боковые огни излучают желтый цвет. Огни в рядах размещаются с интервалами не более 60 м (рисунок 8 Приложения № 3).
Ограничительные огни красного цвета устанавливаются на линии, перпендикулярной осевой линии ВПП, на расстоянии не более 3 м с внешней стороны от конца ВПП. Огни устанавливаются по всей ширине ВПП с интервалом через один входной огонь. Это же количество ограничительных огней может располагаться двумя группами с интервалом между группами не более половины расстояния между рядами посадочных огней (рисунок 8 Приложения № 3).
Осевые огни ВПП устанавливаются на осевой линии по всей длине взлетно-посадочной полосы с интервалом 15 +/- 1,5 м и состоят из огней:
красного цвета на участке 300 м от конца ВПП;
чередующихся огней красного и белого цвета или по два красных и два белых на участке 300 — 900 м от конца ВПП;
белого цвета на остальном участке ВПП (рисунок 8 Приложения № 3).
Огни зоны приземления белого цвета устанавливаются на участке первых 900 +/- 30 м от порога ВПП в виде двух продольных рядов линейных огней, симметричных относительно осевой линии ВПП (рисунок 8). Расстояние между внутренними огнями рядов линейных огней составляет 18 — 22,5 м. Каждый линейный огонь состоит из трех арматур при расстоянии между ними 1,5 +/- 0,1 м и имеет общую ширину 3 +/- 0,2 м. Продольное расстояние между огнями составляет 30 +/- 3,0 м (допускается продольное расстояние 25 +/- 2,5 м).
5. Схемы расположения огней системы ОМИ соответствует рисункам 11 - 14 Приложения № 3. Огни приближения системы ОМИ (одинарные или линейные) белого цвета устанавливаются на продолжении осевой линии ВПП на протяжении не менее 900 м от порога ВПП с продольным интервалом между огнями, равным 60 +/- 5 м (рисунок 11 Приложения № 3). На ряде аэродромов протяженность линии огней приближения системы ОМИ составляет 420 м (рисунок 12 Приложения № 3). Световой горизонт белого цвета располагается на расстоянии, равном 300 +/- 12 м от порога ВПП (рисунки 11 и 12 Приложения № 3). Ширина светового горизонта составляет 30 +/- 3 м (18 +/- 2 м). Боковые огни системы ОМИ белого цвета устанавливаются по всей длине ВПП в виде двух параллельных рядов на равном расстоянии от осевой линии ВПП и не далее 3,0 м от края ВПП. На последних 600 м ВПП в направлении посадки боковые огни излучают желтый цвет. Огни в рядах размещаются с интервалами не более 60 м (рисунок 13 Приложения № 3). Входные огни зеленого цвета устанавливаются на линии, перпендикулярной осевой линии ВПП, не далее 3,0 м с внешней стороны от порога ВПП, двумя группами в количестве не менее пяти в группе (рисунок 13 Приложения № 3).
6. Схемы расположения систем ССО при смещенном пороге соответствуют рисункам 4, 9 и 14 Приложения № 3. Огни приближения системы ОМИ между началом ВПП и смещенным порогом могут не устанавливаться. При смещении порога более чем на 300 м световой горизонт заменяется двумя фланговыми горизонтами, расположенными на расстоянии 300 +/- 12 м от смещенного порога ВПП. Боковые (посадочные) огни ВПП между началом ВПП и смещенным порогом излучают красный цвет в направлении захода на посадку, а в случае использования этого участка ВПП для взлета — желтый цвет в обратном направлении.
7. Схема расположения рулежных огней систем ССО соответствует рисунку 10 Приложения № 3. Боковые рулежные огни синего цвета располагаются по обеим сторонам рулежной дорожки на расстоянии не более 3,0 м от края РД с интервалом не более 60,0 м, на закругленных участках РД огни устанавливаются с меньшим интервалом, который определяется радиусом кривизны РД.
8. Схемы расположения системы огней приближения должны соответствовать рисунку 15. Система огней приближения должна состоять не менее чем из трех огней, расположенных в одном ряду с одинаковыми интервалами 30 +/- 3 м, и светового горизонта длиной 18 +/- 2 м на расстоянии 90 +/- 9 м от периметра зоны FATO. Огни, образующие световой горизонт, должны располагаться по горизонтальной прямой перпендикулярно линии огней осевой линии и делиться этой линией пополам. Интервалы между огнями светового горизонта должны составлять 4,5 +/- 0,5 м. Для обеспечения большей заметности траектории конечного этапа захода на посадку могут быть установлены за световым горизонтом дополнительные огни с одинаковым интервалом 30 +/- 3 м. В зависимости от окружающих условий огни, расположенные за световым горизонтом, могут быть огнями постоянного излучения или бегущими проблесковыми огнями. Бегущие проблесковые огни могут быть полезными там, где наличие окружающих огней затрудняет опознавание системы. Если установлена система огней приближения для осуществления неточных заходов, то такая система должна быть длиной не менее 210 м. Огни постоянного излучения и бегущие проблесковые огни являются всенаправленными белыми огнями. Для корректировки интенсивности огней в зависимости от метеоусловий следует предусматривать соответствующее управление яркостью: для огней постоянного излучения — 100%, 30% и 10%, для проблесковых огней — 100%, 10% и 3%.
9. Схема расположения огней зоны конечного этапа захода на посадку и взлета (FATO). Огни зоны FATO должны устанавливаться на посадочной площадке, расположенной на уровне поверхности земли, предназначенной для использования ночью, за исключением тех случаев, когда зона FATO и зона TLOF совпадают. Огни зоны FATO должны располагаться вдоль границ зоны. Огни должны размещаться равномерно со следующими интервалами:
а) в том случае, когда зона имеет форму квадрата или прямоугольника, интервалы составляют не более 50 м при расположении минимум четырех огней на каждой стороне, включая один огонь в пределах каждого угла;
б) в том случае, когда зона имеет любую другую форму (в том числе форму круга), интервалы составляют не более 5 м при наличии не менее десяти огней.
Огни зоны FATO являются всенаправленными огнями постоянного излучения белого цвета. Высота огней не должна превышать 45 см над уровнем земли или снега.
10. Схема размещения огней зоны приземления и отрыва (TLOF) показана на рисунках 16, 17. Система огней зоны TLOF должна устанавливаться на посадочной площадке, предназначенной для использования ночью. Система огней зоны TLOF на посадочной площадке, расположенной на уровне поверхности, должна состоять из одного или нескольких следующих средств:
в) наборов сегментированных точечных источников света (ASPSL) или люминесцентных блоков (LP), когда применение огней периметра и прожекторов непрактично и когда имеются огни зоны FATO.
Система огней зоны TLOF на посадочной площадке, приподнятой над поверхностью или находящейся на судне или плавучей платформе, должна состоять из:
б) ASPSL и/или LP и/или прожекторов.
Примечание. На посадочной площадке, приподнятой над поверхностью или находящейся на судне или плавучей платформе, для обеспечения наземных структурных ориентиров в дополнение к огням периметра лучше всего следует устанавливать ASPSL в виде герметизированных полос светодиодов (LED). Огни периметра зоны TLOF должны располагаться по краю зоны, объявленной для использования ночью в качестве зоны приземления и отрыва, или в пределах расстояния, равного 1,5 м от края зоны. Огни периметра зоны TLOF должны размещаться равномерно с интервалами не более 3 м для посадочных площадок, приподнятых над поверхностью или находящихся на судне или плавучей платформе, и не более 5 м для посадочных площадок, расположенных на поверхности.
Интервал между огнями периметра зоны TLOF в месте примыкания РД может быть более 5 м и составлять величину, определяемую шириной РД.
Там, где зона приземления и отрыва представляет собой круг, огни:
а) должны располагаться на прямых линиях по схеме, которая будет обеспечивать пилотов информацией о величине сноса. Минимальное количество огней равно четырем огням на каждой стороне, включая огонь в каждом углу;
б) если пункт «а» не применим, то должны равномерно устанавливаться по периметру зоны приземления и отрыва. Минимальное количество огней должно быть не менее 14.
Огни периметра зоны TLOF должны устанавливаться на посадочных площадках, приподнятых над поверхностью, таким образом, чтобы схема их расположения не могла быть видна пилоту, находящемуся ниже уровня зоны приземления и отрыва.
Огни периметра зоны TLOF на посадочных площадках, размещенных на судах или плавучих платформах, должны устанавливаться таким образом, чтобы схема их расположения не могла быть видна пилоту, находящемуся ниже уровня зоны приземления и отрыва, при горизонтальном расположении посадочной площадки.
Огни периметра зоны TLOF должны быть всенаправленными огнями зеленого цвета постоянного излучения. На посадочных площадках, где отсутствуют посторонние источники света и/или установлена система визуальной индикации глиссады HAPI, допускается использование всенаправленных огней желтого цвета постоянного излучения.
ASPSL или LP должны быть зеленого цвета. Высота огней периметра зоны TLOF посадочных площадок, приподнятых над поверхностью или находящихся на судах или плавучих платформах, не должна превышать 25 см. Высота огней периметра зоны TLOF посадочных площадок, расположенных на поверхности, не должна превышать 45 см. Прожекторы зоны TLOF располагаются таким образом, чтобы не создавать блескости для пилотов, находящихся в полете. Схема установки и направление прожекторов выбираются таким образом, чтобы создавался минимум теней.
11. Схемы расположения прожекторов зоны TLOF показаны на рисунке 16. Высота прожекторов зоны TLOF посадочных площадок, приподнятых над поверхностью или находящихся на судах или плавучих платформах, не должна превышать 25 см. Высота прожекторов зоны TLOF посадочных площадок, расположенных на поверхности, не должна превышать 45 см. Средний уровень горизонтальной освещенности прожекторами, измеренный на поверхности зоны приземления и отрыва, должен составлять, по крайней мере, 10 люкс при коэффициенте равномерности освещения (среднее к минимуму) не более 8:1. На посадочных площадках, расположенных на уровне поверхности, люминесцентные блоки располагаются вдоль маркировки, обозначающей границу зоны приземления и отрыва. Если зона приземления и отрыва имеет форму круга, люминесцентные блоки располагаются по прямым линиям, обозначающим пределы указанной зоны. На посадочных площадках, расположенных на уровне поверхности, минимальное количество блоков в зоне приземления и отрыва равно девяти. Общая длина люминесцентных блоков в схеме не превышает 50% длины указанной схемы. Предусматривается четное число с минимальным количеством в три блока на каждой стороне зоны приземления и отрыва, включая блок в каждом углу. Люминесцентные блоки располагаются равномерно с расстоянием между концами смежных блоков не более 5 м на каждой стороне зоны приземления и отрыва. На посадочных площадках, приподнятых над поверхностью, или находящихся на судах или плавучих платформах, люминесцентные блоки не должны устанавливаться рядом с огнями периметра. Их следует располагать вдоль маркировки зоны приземления, которая наносится или совпадает с маркировкой обозначения вертодрома. Люминесцентный блок имеет минимальную ширину 6 см. Арматура блока имеет цвет маркировки, которую он обозначает. Люминесцентные блоки не должны выступать над поверхностью более чем на 2,5 см.
12. Боковые огни рулежной дорожки (РД). Боковые огни РД должны устанавливаться на рулежных дорожках, предназначенных для использования в ночное время, за исключением того, что они могут не устанавливаться там, где, учитывая характер операций, ориентирование может обеспечиваться путем освещения поверхности или иными способами. Боковые огни РД на прямолинейном участке РД должны устанавливаться с одинаковым продольным интервалом не более 60 м. Огни на повороте устанавливаются с меньшими интервалами. Огни должны располагаться как можно ближе к краям РД или за краями на расстоянии не более 3 м. Боковые огни РД должны быть огнями синего цвета постоянного излучения. Высота огней не должна превышать 45 см.
13. Прожекторное освещение препятствий. На посадочных площадках, предназначенных для использования ночью, препятствия освещаются прожекторами, если нет возможности выставить на них заградительные огни. Прожекторы для освещения препятствий должны располагаться таким образом, чтобы полностью освещать препятствие и, насколько это практически возможно, не ослеплять пилотов вертолетов. Прожекторное освещение препятствий должно быть таким, чтобы создавать яркость по крайней мере 10 кд/м2.
14. Дистанционное управление светосигнальными средствами. Аппаратура дистанционного управления для системы светосигнального оборудования должна обеспечивать управление светосигнальными средствами, задействованными на посадочной площадке, и контроль их состояния.
Примечание. Под управлением светосигнальными средствами понимается их включение, выключение. Также должно быть предусмотрено оперативное выключение вертодромного маяка для предотвращения ослепления пилота на близком расстоянии от маяка. Для корректировки интенсивности огней в зависимости от метеоусловий следует предусматривать соответствующее управление яркостью: для огней постоянного излучения — 100%, 30% и 10%, для проблесковых огней — 100%, 10% и 3%.
Пульт оперативного управления светосигнальным оборудованием и сигнализация его состояния должны размещаться на рабочем месте диспетчера-информатора, обеспечивающего заход на посадку, посадку, взлет и руление воздушных судов. Пульт оперативного управления должен обеспечивать раздельное включение и выключение всех подсистем огней, задействованных на посадочной площадке. При переключении ступеней яркости огней с пульта оперативного управления светосигнальным оборудованием не должно быть темного промежутка.
Приложение № 5 к Методическим рекомендациям по летным проверкам наземных средств РТОП, связи и систем ССО (п. 43)
ОПРЕДЕЛЕНИЕ ОШИБКИ ИНФОРМАЦИИ ОБ АЗИМУТЕ/ПЕЛЕНГЕ И/ИЛИ ДАЛЬНОСТИ С ИСПОЛЬЗОВАНИЕМ ПОЛУАВТОМАТИЧЕСКОЙ АППАРАТУРЫ ЛЕТНОГО КОНТРОЛЯ
Ошибка информации об азимуте/пеленге и/или дальности (\Delta\text{А }/\Delta\text{П },\Delta\text{Д }) с использованием полуавтоматической АЛК со спутниковой навигационной системой ГЛОНАСС/GPS определяется при полетах ВСЛ по орбите и по воздушным трассам.
1. Полеты по орбите
Перед началом измерений в приемник спутниковой навигационной системы ГЛОНАСС/GPS ВСЛ вводятся координаты АФУ проверяемого радиомаяка РМА/VOR в системе координат WGS-84.
Систематическая (\overline{\Delta_{i}}) и случайная (\delta) составляющие ошибки информации об азимуте/пеленге радиомаяков РМА/VOR вычисляются следующим образом:
АЛК работает в режиме определения ошибки информации об азимуте/пеленге РМА/VOR. В процессе маневрирования ВСЛ измеряются текущие значения информационного параметра (Ai/Пi) на выходе навигационного приемного устройства АЛК, а также текущие значения этих же параметров по спутниковой навигационной системе ГЛОНАСС/GPS (АГЛОНАСС(GPS)i/ПГЛОНАСС(GPS)i) через каждые 10° полета. Штурман ВСЛ в момент прохода ВС текущих координат азимута/пеленга (Ai/Пi), кратных углам (\tau), равным 10° (20°, 30°, 40°, 50° — 350°, 360°), подает команду «СЧЕТ» БО АЛК. По этой команде БО АЛК фиксирует показания величины тока (Ii) на микроамперметре прибора БКВТ АЛК и регистрирует их в бортовом журнале. По завершении орбитального полета БО АЛК рассчитывает систематическую составляющую ошибки информации об азимуте/пеленге (\overline{\Delta_{i}}) по формуле:
\overline{\Delta_{i}} = \frac{1}{N} \sum_{i = 1}^{N} \Delta\text{П}_{i},
\overline{\Delta_{i}} — среднее значение ошибки измерения азимута/пеленга, градус;
Случайная составляющая ошибки информации об азимуте/пеленге (\delta) вычисляется по формуле:
\delta = 2 \times \sqrt{\frac{\sum_{i = 1}^{N} (\Delta\text{П}_{i} - \overline{\Delta_{i}})^{2}}{N - 1}} .
Величина ошибки информации об азимуте/пеленге (\Delta\text{А }/\Delta\text{П }) составляет не более +/- 2,0° и определяется по формуле:
\Delta\text{А }/\Delta\text{П } = \overline{\Delta_{i}} \pm 2 \times \sqrt{\frac{\sum_{i = 1}^{N} (\Delta\text{П}_{i} - \overline{\Delta_{i}})^{2}}{N - 1}} .
Пример 1. По результатам летной проверки величина систематической составляющей ошибки информации об азимуте/пеленге (\overline{\Delta_{i}}) равна -0,5°, а величина случайной составляющей этой ошибки (\delta) составляет +/- 1,5°. Величина ошибки информации об азимуте/пеленге для данного примера: \Delta\text{А }/\Delta\text{П} = -0,5° +/- 1,5°. Полученный результат показывает, что во всем интервале измерений (0° — 360°) ошибка информации об азимуте/пеленге находится в диапазоне от -2,0° до +1,0° и не превышает допустимую +/- 2,0°, т.е. радиомаяк по этой характеристике соответствует эксплуатационным требованиям.
Пример 2. По результатам летной проверки величина систематической составляющей ошибки информации об азимуте/пеленге (\overline{\Delta_{i}}) равна +1,5°, а величина случайной составляющей этой ошибки (\delta) составляет +/- 1,5°. Величина ошибки информации об азимуте/пеленге для данного примера: \Delta\text{А }/\Delta\text{П} = +1,5° +/- 1,5°. Полученный результат показывает, что во всем интервале измерений (0° — 360°) ошибка информации об азимуте/пеленге находится в диапазоне от 0° до +3,0° и превышает допустимую величину, равную +/- 2,0°, т.е. радиомаяк по этой характеристике не соответствует эксплуатационным требованиям.
Пример 3. По результатам летной проверки величина систематической составляющей ошибки информации об азимуте/пеленге (\overline{\Delta_{i}}) равна 0°, а величина случайной составляющей этой ошибки (\delta) составляет +/- 3,1°. Величина ошибки информации об азимуте/пеленге для данного примера: \Delta\text{А }/\Delta\text{П} = 0° +/- 3,1°. Полученный результат показывает, что во всем интервале измерений (0° — 360°) ошибка информации об азимуте/пеленге находится в диапазоне от -3,1° до +3,1° и превышает допустимую величину, равную +/- 2,0°, т.е. радиомаяк по этой характеристике не соответствует эксплуатационным требованиям.
При вводе радиомаяков РМА/VOR в эксплуатацию с помощью полуавтоматической АЛК по результатам измерений ошибки информации об азимуте/пеленге (\Delta\text{А }/\Delta\text{П }) строится график распределения погрешностей \Delta\text{А}_{i}/\Delta\text{П}_{i} в зависимости от угла (\tau = 10°, 20°, 30° — 350°, 360°), который прилагается к акту летной проверки радиомаяка РМА/VOR (\Delta\text{А}_{i}/\Delta\text{П}_{i} = f(\tau)), при периодических проверках радиомаяков этот график строится при необходимости.
Полученные в результате летных измерений систематическая (\overline{\Delta_{i}}) и переменная (\delta) составляющие ошибки информации об азимуте/пеленге (\Delta\text{А }/\Delta\text{П }), графики распределения погрешностей (\Delta\text{А}_{i}/\Delta\text{П}_{i} = f(\tau)) используются для регулировки радиомаяка с целью исключения систематической ошибки и определения воздушных трасс, на которых ошибка информации об азимуте/пеленге (\Delta\text{А }/\Delta\text{П }) является максимальной или превышает допустимую величину.
2. Полеты по воздушным трассам
Перед началом измерений в приемник спутниковой навигационной системы ГЛОНАСС/GPS ВСЛ вводятся координаты АФУ проверяемого радиомаяка РМА/VOR, РМД/DME или РСБН в системе координат WGS-84.
Систематическая (\overline{\Delta_{i}}\text{и }\Delta\overline{\text{Д}_{i}}) и случайная (\delta) составляющие ошибки информации об азимуте/пеленге и/или дальности радиомаяка РМА/VOR, РМД/DME или РСБН вычисляются следующим образом:
АЛК работает в режиме определения ошибки информации об азимуте/пеленге и/или дальности РМА/VOR, РМД/DME или РСБН.
В процессе маневрирования ВСЛ измеряются текущие значения информационного параметра (Ai/Пi, Дi) на выходе навигационного приемного устройства АЛК, а также текущие значения этих же параметров по спутниковой навигационной системе ГЛОНАСС/GPS (АГЛОНАСС(GPS)i/ПГЛОНАСС(GPS)i, ДГЛОНАСС(GPS)i) через каждые 5 км полета. Штурман ВСЛ в момент прохода ВС текущих координат дальности (Дi), кратных 5 км (10 км, 15 км, ... 75 км, 80 км, ... 225 км, ... 300 км, ...) подает команду «СЧЕТ» БО АЛК. По этой команде БО АЛК фиксирует показания величины тока (Ii) на микроамперметре прибора БКВТ АЛК и регистрирует их в бортовом журнале. По завершении полета по воздушной трассе БО АЛК рассчитывает систематическую составляющую ошибки информации об азимуте/пеленге по формуле:
\overline{\Delta_{i}} = \frac{1}{N} \sum_{i = 1}^{N} \Delta\text{П}_{i},
\overline{\Delta_{i}} — среднее значение ошибки измерения азимута/пеленга, градус;
Систематическая составляющая ошибки информации о дальности рассчитывается по формуле:
\Delta\overline{\text{Д}_{i}} = \frac{1}{N} \sum_{i = 1}^{N} \Delta\text{Д}_{i},
\Delta\overline{\text{Д}_{i}} — среднее значение ошибки измерения дальности, км;
Случайная составляющая ошибки информации об азимуте/пеленге (\delta) вычисляется по формуле:
\delta = 2 \times \sqrt{\frac{\sum_{i = 1}^{N} (\Delta\text{П}_{i} - \overline{\Delta_{i}})^{2}}{N - 1}} .
Величина ошибки информации об азимуте/пеленге (\Delta\text{А }/\Delta\text{П }) при полете по воздушной трассе составляет не более +/- 2,0° и определяется по формуле:
\Delta\text{А }/\Delta\text{П } = \overline{\Delta_{i}} \pm 2 \times \sqrt{\frac{\sum_{i = 1}^{N} (\Delta\text{П}_{i} - \overline{\Delta_{i}})^{2}}{N - 1}} .
По результатам летных измерений ошибки информации об азимуте/пеленге (\Delta\text{А }/\Delta\text{П }) строится график распределения ошибок \Delta\text{А}_{i}/\Delta\text{П}_{i} в зависимости от дальности (Д = 5 км, 10 км, 15 км, ... 75 км, ... 225 км, ...), который прилагается к акту летной проверки радиомаяка РМА/VOR (\Delta\text{А}_{i}/\Delta\text{П}_{i} = f(\text{Д })).
Для определения амплитуды отклонений курсовой линии, обусловленных неустойчивостью и колебанием или их комбинацией, на графике \Delta\text{А}_{i}/\Delta\text{П}_{i} = f(\text{Д }) проводятся две линии таким образом, чтобы они были касательными и шли вдоль каждого отрицательного и положительного пика отклонения курсовой линии. Расстояние между этими двумя линиями, измеренное в градусах или микроамперах, будет представлять общую величину отклонений курсовой линии, а половина этой величины соответствует положительному или отрицательному отклонению.
На равном расстоянии от этих двух линий проводится третья линия, которая будет являться средней курсовой линией (базой), на основании которой измеряется юстировка курсовой линии радиомаяка.
При применении критериев на искривления курсовой линии необходимо учитывать два фактора: точность навигационной системы, которая отчасти основана на максимальном смещении линии курса, равном 3,5° (допуск на искривление), и максимальное расстояние, на которое воздушное судно может отклониться от установленной линии курса. Для выполнения этих требований необходимо, чтобы величина смещения линии курса за счет искривления не превышала +/- 3,5° относительно скорректированного магнитного азимута или средней линии курса, обеспечиваемой радиомаяком.
Пример определения амплитуды отклонений курсовой линии радиомаяка РМА/VOR из-за наличия искривления линии курса приведен на рисунке 1 Приложения № 4.
В приложение к акту летной проверки радиомаяка РМА/VOR в графы 4, 5, 6, 7 таблицы «Результаты измерений» Приложения № 6 заносятся данные, полученные при маневрировании ВСЛ по воздушной трассе.
Для определения ошибки информации по азимуту и/или дальности радиомаяка РСБН используются следующие формулы:
\Delta\overline{\text{А}_{i}} = [\sum_{i = 1}^{N} \Delta A_{i}]/N;
\Delta\overline{\text{Д}_{i}} = [\sum_{i = 1}^{N} \Delta\text{Д}_{i}]/N,
\Delta\overline{\text{А}_{i}} — среднее значение ошибки измерения азимута радиомаяка РСБН, градус;
\Delta\overline{\text{Д}_{i}} — среднее значение ошибки измерения дальности радиомаяка РСБН, км;
Систематическая и случайная составляющие ошибки определения азимута/пеленга (\Delta\text{А }/\Delta\text{П }) радиомаяка РМА/VOR являются неотъемлемыми частями погрешности радиального сигнала радиомаяка и показывают:
систематическая (постоянная) составляющая ошибки — постоянное смещение информационного сигнала во всем интервале измерений и в большинстве случаев эта составляющая может быть сведена к «0»;
случайная (переменная) составляющая ошибки — диапазон колебаний погрешности радиального сигнала радиомаяка относительно систематической составляющей, и эта переменная составляющая распределяется случайным образом во всем диапазоне от 0° до 360°, поэтому для получения достоверного результата требуется статистический материал во всей зоне действия радиомаяка РМА/VOR, что достигается с помощью полетов ВСЛ по орбите.
Приложение № 6 к Методическим рекомендациям по летным проверкам наземных средств РТОП, связи и систем ССО (п. п. 17 - 105)
ФОРМЫ АКТОВ ЛЕТНЫХ ПРОВЕРОК НАЗЕМНЫХ СРЕДСТВ РАДИОТЕХНИЧЕСКОГО ОБЕСПЕЧЕНИЯ ПОЛЕТОВ, АВИАЦИОННОЙ ЭЛЕКТРОСВЯЗИ И СИСТЕМ СВЕТОСИГНАЛЬНОГО ОБОРУДОВАНИЯ АЭРОДРОМОВ
1. Форма акта летной проверки РМС (реквизит «наименование организации» пишется в соответствии с наименованием, указанным в учредительных документах организации, осуществляющей эксплуатацию наземных средств РТОП и связи).
      ______________________________________________________
      (наименование организации, осуществляющей эксплуатацию
                  наземных средств РТОП и связи)
     ПРЕДСТАВЛЯЮ НА УТВЕРЖДЕНИЕ                     УТВЕРЖДАЮ

Руководитель службы ЭРТОС __________   ____________________________________
____________________________________   (наименование должности руководителя
(лицо, ответственное за эксплуатацию               организации
           средств РТОП)               ____________________________________
____________________________________      в соответствии с учредительными
     (наименование организации               документами организации,
____________________________________   ____________________________________
  в соответствии с учредительными      осуществляющей эксплуатацию наземных
            документами)                      средств РТОП и связи)
_________ ___________________          _________ ___________________
(подпись) (инициалы, фамилия)          (подпись) (инициалы, фамилия)
М.П.
«» __________ 20 г. «» __________ 20 г.
АКТ летной проверки радиомаячной системы инструментального захода ВС на посадку ___________ (тип РМС)
             с МК  - ___° в аэропорту ________________________
                 п                    (наименование аэропорта)
В период с «» ___________ 20 г. по «» __________ 20 г. экипажем ВСЛ ______________ борт. N ____________, оборудованным АЛК — ______________ (тип ВС) (тип АЛК) N ________________ _______________________________________________________, (зав. номер) (наименование авиапредприятия — эксплуатанта ВСЛ) проведена _________________________________________________________________ (вид летной проверки: ввод, годовая, полугодовая, специальная) летная проверка РМС ___________________ N ______________________. (тип РМС) (зав. номер)
Летную проверку выполняли:

Командир воздушного судна                     _________________________
                                                 (фамилия, инициалы)
Бортовые инженеры-операторы                   _________________________
                                                 (фамилия, инициалы)
                                              _________________________
                                                 (фамилия, инициалы)
    Руководитель объекта ______________________   _________________________
    (должность лица,     (наименование объекта)      (фамилия, инициалы)
ответственного
за эксплуатацию РМС)
Измерения параметров и характеристик РМС __________________ проводились (тип системы)
в  соответствии  с  требованиями  Федеральных  авиационных  правил  "Летные
проверки  наземных  средств  РТОП,  связи  и  систем  ССО  аэродромов  ГА",
утвержденных Приказом Минтранса России от 18 января 2005 г. № 1 (зарегистрирован Минюстом России 10 марта 2005 г., регистрационный № 6383).
Результаты измерений приведены в таблице приложения к акту летной проверки РМС инструментального захода ВС на посадку.
Радиомаячная система инструментального захода ВС на посадку _______________, N ____________ в аэропорту _______________________________
 (тип системы)     (зав. номер)                (наименование аэропорта)
с МК  - ___° соответствует (не соответствует - указать причину) требованиям
п
к РМС — _____________ категории и пригодна для эксплуатации без ограничений (с ограничениями — указать причину).
-
Таблица - результаты измерений параметров и характеристик РМС ____________, N _____________ в 2 (3) экз. на _____ листах. (тип РМС) (зав. номер)
- Дешифрированные материалы объективного контроля измерений параметров и характеристик РМС _____________ N ____________ в 1 (2) экз. на ___ листах (тип системы) (зав. номер) (организации, осуществляющей эксплуатацию РМС, — службе ЭРТОС).
Акт составлен в двух (трех) экземплярах: экз. № 1 — организации, осуществляющей эксплуатацию средств РТОП и связи (при вводе РМС в эксплуатацию — 2 экземпляра), — службе ЭРТОС; экз. № 2 — авиационному предприятию, на эксплуатации которого находятся воздушные суда-лаборатории.
Летную проверку проводили:
    Командир ВСЛ                                _________ "__" ____ 20__ г.
                                                (подпись)      (дата)
    Бортовые инженеры-операторы                 _________ "__" ____ 20__ г.
                                                (подпись)      (дата)
                                            _________ "__" ____ 20__ г.
                                            (подпись)      (дата)
Руководитель объекта ______________________ _________ "__" ____ 20__ г.
(должность лица,     (наименование объекта) (подпись)      (дата)
ответственного
за эксплуатацию РМС)
Приложение
к акту летной проверки РМС/ILS
Результаты измерений параметров и характеристик РМС _______ N ______________ (тип) (зав. номер)
| № п/п | Наименование параметра, характеристики | Единица измерения | Норма (РМС-I) | Результаты измерений | ||||
| 1 комплект | 2 комплект | |||||||
| факт. | восст. | факт. | восст. | |||||
| 1 | 2 | 3 | 4 | 5 | 6 | 7 | 8 | |
| КУРСОВОЙ РАДИОМАЯК | ||||||||
| 1 | Lо | м | ||||||
| (в ред. распоряжения Минтранса России от 29.06.2012 № МС-82-р) 2 | ||||||||
| Sк | РГМ/м | (в ред. распоряжения Минтранса России от 29.06.2012 № МС-82-р) | ||||||
| 3 \delta S_{\text{к}} | ||||||||
| % | (в ред. распоряжения Минтранса России от 29.06.2012 № МС-82-р) | 4 | ||||||
| Lав/п м | ||||||||
| (в ред. распоряжения Минтранса России от 29.06.2012 № МС-82-р) | 5 | Lав/л | ||||||
| м | ||||||||
| (в ред. распоряжения Минтранса России от 29.06.2012 № МС-82-р) | 6 | \delta S_{\text{кав}} \leftarrow \text{у} | % | |||||
| (в ред. распоряжения Минтранса России от 29.06.2012 № МС-82-р) | 7 | \delta S_{\text{кав}} \rightarrow \text{ш} | % | |||||
| (в ред. распоряжения Минтранса России от 29.06.2012 № МС-82-р) | 8 | \xi_{\text{лк}}, на участках: | от Дмакс до т. «А» | от т. «А» до т. «В» | от т. «В» до т. «С» | |||
| от т. «Д» до т. «Е» РГМ | ||||||||
| (в ред. распоряжения Минтранса России от 29.06.2012 № МС-82-р) | 9 | АХ КРМ в секторах: | а) от ЛК до угла с РГМ = 0,180 | б) от ЛК до угла с РГМ = -0,180 | в) от угла с РГМ = 0,180 до угла 10°, не менее | г) от угла с РГМ = -0,180 до угла минус 10°, не более | ||
| д) от угла 10° до угла 35°, не менее е) от угла минус 10° до угла минус 35°, не более | ||||||||
| РГМ | (в ред. распоряжения Минтранса России от 29.06.2012 № МС-82-р) 10 | Ек, на дальности: | 46,3 км (25 м. миль) | 18,5 км (10 м. миль) | т. «С», т. «Т» | мкВ/м | ||
| (в ред. распоряжения Минтранса России от 29.06.2012 № МС-82-р) 11 ЗДкг от ЛК | (дальность действия радиомаяка) | +35° | км | |||||
| +10° км 0° | км | -10° | км | -35° | км | (в ред. распоряжения Минтранса России от 29.06.2012 № МС-82-р) | 12 | |
| ЗДкв под углами от линии курса | ||||||||
| +35° | градус | |||||||
| +10° 0° -10° -35° | (в ред. распоряжения Минтранса России от 29.06.2012 № МС-82-р) | 13 | Исключен. - Распоряжение Минтранса России от 29.06.2012 № МС-82-р | 14 | ВСП (при крене ВСЛ, равном +/- 20° относительно горизонтальной плоскости) | % (мкА) | ||
| (в ред. распоряжения Минтранса России от 29.06.2012 № МС-82-р) 15 | ||||||||
| Опознавание | код Морзе | |||||||
| (в ред. распоряжения Минтранса России от 29.06.2012 № МС-82-р) | ГЛИССАДНЫЙ РАДИОМАЯК | 16 | \theta_{\text{о}} | |||||
| градус | ||||||||
| (в ред. распоряжения Минтранса России от 29.06.2012 № МС-82-р) | 17 | \delta\theta | отн. ед. | |||||
| (в ред. распоряжения Минтранса России от 29.06.2012 № МС-82-р) | 18 | \theta_{\text{в}} | мин. | |||||
| (в ред. распоряжения Минтранса России от 29.06.2012 № МС-82-р) | 19 | \theta_{\text{н}} | мин. | |||||
| (в ред. распоряжения Минтранса России от 29.06.2012 № МС-82-р) | 20 | \delta S_{\text{г}} | % | |||||
| (в ред. распоряжения Минтранса России от 29.06.2012 № МС-82-р) | ||||||||
| 21 | \Theta_{\text{ав}/\text{в}} | отн. ед. | ||||||
| (в ред. распоряжения Минтранса России от 29.06.2012 № МС-82-р) 22 | ||||||||
| \Theta_{\text{ав}/\text{н}} | отн. ед. | (в ред. распоряжения Минтранса России от 29.06.2012 № МС-82-р) | ||||||
| 23 \delta S_{\text{гав}}\text{у} | ||||||||
| % | (в ред. распоряжения Минтранса России от 29.06.2012 № МС-82-р) | 24 | ||||||
| \delta S_{\text{гав}}\text{ш} % | ||||||||
| (в ред. распоряжения Минтранса России от 29.06.2012 № МС-82-р) | 25 | Высота опорной точки, «Т»/RDH | ||||||
| м | ||||||||
| (в ред. распоряжения Минтранса России от 29.06.2012 № МС-82-р) | 26 | \xi_{\text{лг}}, на участках: | от Дмакс до т. «А» | |||||
| от т. «А» до т. «С» от т. «В» до т. «Т» | ||||||||
| РГМ | (в ред. распоряжения Минтранса России от 29.06.2012 № МС-82-р) | 27 | ||||||
| УХ ГРМ в секторе: от 0 до углов с РГМ, равным -0,22 | ||||||||
| от -0,22 до угла 0,45\theta | от 0 до углов с РГМ, равным 0,175 | от 0,175 до угла 1,75\theta | РГМ | |||||
| (в ред. распоряжения Минтранса России от 29.06.2012 № МС-82-р) | ||||||||
| 28 | Ег на дальности: 18,5 км (10 м. миль) т. «С» т. «Т» | мкВ/м | ||||||
| (в ред. распоряжения Минтранса России от 29.06.2012 № МС-82-р) 29 | ||||||||
| ЗДгг от ЛК (дальность действия): | +8° 0° -8° км | (в ред. распоряжения Минтранса России от 29.06.2012 № МС-82-р) | 30 | |||||
| Влияние ШК на \theta_{\text{о}} мин. | ||||||||
| (в ред. распоряжения Минтранса России от 29.06.2012 № МС-82-р) | МАРКЕРНЫЙ РАДИОМАЯК | 31 | ЗДмг МРМ: | |||||
| дальний МРМ м ближний МРМ | м | (в ред. распоряжения Минтранса России от 29.06.2012 № МС-82-р) | 32 | Ем: | ||||
| на границе ЗД | мВ | внутри ЗД | мВ | (в ред. распоряжения Минтранса России от 29.06.2012 № МС-82-р) | 33 | |||
| Манипуляция: дальний МРМ | ||||||||
| ближний МРМ | ||||||||
| (в ред. распоряжения Минтранса России от 29.06.2012 № МС-82-р) | ||||||||
| Бортовой инженер-оператор | __________________ | |||||||
| (фамилия, инициалы) | _________ | |||||||
| (подпись) «__» _____ 20__ г. | ||||||||
| (дата) | Примечания: | 1. При периодических летных проверках заполняются графы таблицы в соответствии с программой проверки РМС/ILS, приведенной в приложении № 2 ФАП «Летные проверки наземных средств РТОП, связи и систем ССО аэродромов ГА», утвержденных Приказом Минтранса России от 18 января 2005 г. № 1 (зарегистрирован Минюстом России 10 марта 2005 г., регистрационный № 6383). | 2. Требования к параметрам (характеристикам) РМС приведены в Приложении № 4. | (п. 2 в ред. распоряжения Минтранса России от 29.06.2012 № МС-82-р) | 3. При вводе РМС инструментального захода ВС на посадку в эксплуатацию в графу «ВОССТ.» заносятся значения параметров и характеристик РМС при уменьшенной мощности излучения. | 4. Кроме таблицы 1.1, к акту летной проверки РМС инструментального захода ВС на посадку прилагаются дешифрированные материалы результатов летных измерений параметров и характеристик РМС (материалы объективного контроля: распечатки, графики, таблицы и другие материалы в зависимости от технических характеристик аппаратуры летного контроля). | ||
| 2. Форма акта летной проверки РМА (VOR)/РМД (DME) (реквизит «наименование организации» пишется в соответствии с наименованием, указанным в учредительных документах организации, осуществляющей эксплуатацию наземных средств РТОП и связи). | ||||||||
| ______________________________________________________ | ||||||||
| (наименование организации, осуществляющей эксплуатацию | наземных средств РТОП и связи) ПРЕДСТАВЛЯЮ НА УТВЕРЖДЕНИЕ УТВЕРЖДАЮ | Руководитель службы ЭРТОС __________ ____________________________________ | ____________________________________ (наименование должности руководителя | (лицо, ответственное за эксплуатацию организации | средств РТОП) ____________________________________ | ____________________________________ в соответствии с учредительными | ||
| (наименование организации документами организации, ____________________________________ ____________________________________ | ||||||||
  в соответствии с учредительными      осуществляющей эксплуатацию наземных
            документами)                      средств РТОП и связи)
_________ ___________________          _________ ___________________
(подпись) (инициалы, фамилия)          (подпись) (инициалы, фамилия)
М.П.
«» __________ 20 г. «» __________ 20 г.
АКТ летной проверки азимутально-дальномерного радиомаяка РМА/РМД ________________________ (тип РМА (VOR)/РМД (DME) в аэропорту ____________________________ (наименование аэропорта)
В период с «» ___________ 20 г. по «» __________ 20 г. экипажем ВСЛ ________________ борт. N __________, оборудованным АЛК — ______________ (тип ВС) (тип АЛК) N ________________ _______________________________________________________, (зав. номер) (наименование авиапредприятия — эксплуатанта ВСЛ) проведена _________________________________________________________________ (вид летной проверки: ввод, годовая, полугодовая, специальная) летная проверка радиомаяка РМА (VOR)/РМД (DME) ____________________________ (тип РМА/VOR, РМД/DME) N ____________________, N ____________________. (зав. номер РМА/VOR) (зав. номер РМД/DME)
Летную проверку выполняли:

Командир воздушного судна                      ________________________
                                                 (фамилия, инициалы)
Бортовые инженеры-операторы                    ________________________
                                                 (фамилия, инициалы)
                                               ________________________
                                                 (фамилия, инициалы)
    Руководитель объекта  ________________________ ________________________
    (должность лица,       (наименование объекта)    (фамилия, инициалы)
ответственного за
эксплуатацию РМА/РМД)
Измерения параметров и характеристик РМА (VOR)/РМД (DME) _____________________ проводились в соответствии с требованиями Федеральных (тип радиомаяка) авиационных правил «Летные проверки наземных средств РТОП, связи и систем ССО аэродромов ГА», утвержденных Приказом Минтранса России от 18 января 2005 г. № 1 (зарегистрирован Минюстом России 10 марта 2005 г., регистрационный № 6383). Результаты измерений приведены в таблице приложения к акту летной проверки азимутально-дальномерного радиомаяка РМА (VOR)/РМД (DME).
Азимутально-дальномерный радиомаяк РМА (VOR)/РМД (DME) ________________________ N ____________________, N ______________________ в (тип радиомаяка) (зав. номер РМА) (зав. номер РМД) аэропорту _________________________________ соответствует (не соответствует (наименование аэропорта)
- указать причину) эксплуатационным требованиям и пригоден для обеспечения полетов без ограничений (с ограничениями — указать причину).
-
Таблица - результаты измерений параметров и характеристик РМА/РМД ________________________ N ______________________, N ______________________ (тип радиомаяка) (зав. номер РМА/VOR) (зав. номер РМД/DME) в 2 (3) экз. на _____ листах.
- Дешифрированные материалы объективного контроля измерения параметров и характеристик РМА/РМД ____________________________ N ___________________, (тип радиомаяка) (зав. номер РМА) N ________________ в 1 (2) экз. на ____ листах (организации, осуществляющей (зав. номер РМД) эксплуатацию РМА (VOR)/РМД (DME), — службе ЭРТОС).
Акт составлен в двух (трех) экземплярах:
    экз.  N  1  -  организации,  осуществляющей эксплуатацию средств РТОП и
связи  (при вводе РМА/VOR, РМД/DME в эксплуатацию - 2 экземпляра), - службе
ЭРТОС; экз. № 2 — авиационному предприятию, на эксплуатации которого находятся воздушные суда-лаборатории.
Летную проверку проводили:
    Командир ВСЛ                                 _________ "__" ___ 20__ г.
                                                 (подпись)      (дата)
    Бортовые инженеры-операторы                  _________ "__" ___ 20__ г.
                                                 (подпись)      (дата)
_________ "__" ___ 20__ г.
                                                 (подпись)      (дата)
    Руководитель объекта  ______________________ _________ "__" ___ 20__ г.
    (должность лица,      (наименование объекта) (подпись)     (дата)
ответственного за
эксплуатацию РМА/РМД)
Приложение к акту летной проверки радиомаяка РМА/РМД
Результаты измерений параметров и характеристик РМА/РМД N ____________ (зав. номер)
| № п/п | Наименование параметра, характеристики | Ед. изм. | Норма | МК или КО | Результаты измерений | |||
| 1 комплект | 2 комплект | |||||||
| факт. | восст. | факт. | восст. | |||||
| 1 | 2 | 3 | 4 | 5 | 6 | 7 | 8 | 9 |
| АЗИМУТАЛЬНЫЙ РАДИОМАЯК — РМА/VOR | ||||||||
| 1 | ЗДаг РМА по трассе при полете на: Н = ____________ м «НА» Н = ____________ м «ОТ» Н = ____________ м «НА» Н = ____________ м «ОТ» | км | ||||||
| (в ред. распоряжения Минтранса России от 29.06.2012 № МС-82-р) 2 | ||||||||
| ЕРМА в ЗДаг | мкВ/м | (в ред. распоряжения Минтранса России от 29.06.2012 № МС-82-р) | ||||||
| 3 ЗДав (Rнз) | ||||||||
| м | (в ред. распоряжения Минтранса России от 29.06.2012 № МС-82-р) | 4 | ||||||
| \Delta\text{П} (юстировка) град. | ||||||||
| (в ред. распоряжения Минтранса России от 29.06.2012 № МС-82-р) | 5 | \omega_{\text{п}} (искривления) | ||||||
| град. | ||||||||
| (в ред. распоряжения Минтранса России от 29.06.2012 № МС-82-р) | 6 | \eta_{\text{п}} (зубчатость) | град. | |||||
| (в ред. распоряжения Минтранса России от 29.06.2012 № МС-82-р) | 7 | \Delta\text{П } \pm \omega_{\text{п}} | град. | |||||
| (в ред. распоряжения Минтранса России от 29.06.2012 № МС-82-р) | 8 | Опорная контр. точка | град. | |||||
| (в ред. распоряжения Минтранса России от 29.06.2012 № МС-82-р) | 9 | ВСП для \upsilon = +/- 20° | град. | |||||
| (в ред. распоряжения Минтранса России от 29.06.2012 № МС-82-р) | 10 | Опознавание | ||||||
| (в ред. распоряжения Минтранса России от 29.06.2012 № МС-82-р) | ||||||||
| 11 | Исключен. - Распоряжение Минтранса России от 29.06.2012 № МС-82-р | 12 | Ошибка информации о пеленге при полете по: посадочному радиалу \Delta\text{П } \pm \omega_{\text{п}} | град. | ||||
| (в ред. распоряжения Минтранса России от 29.06.2012 № МС-82-р) | ||||||||
| ДАЛЬНОМЕРНЫЙ РАДИОМАЯК — РМД/DME | ||||||||
| 13 | ЗДдг РМД по трассе при полете на: | Н = ____________ м «НА» | Н = ____________ м «ОТ» | Н = ____________ м «НА» | Н = ____________ м «ОТ» | км | ||
| (в ред. распоряжения Минтранса России от 29.06.2012 № МС-82-р) 14 \Delta\text{Д} км | (в ред. распоряжения Минтранса России от 29.06.2012 № МС-82-р) | 15 | ||||||
| Исключен. - Распоряжение Минтранса России от 29.06.2012 № МС-82-р 16 | ||||||||
| ЗДдг (посадочный режим) | км | (в ред. распоряжения Минтранса России от 29.06.2012 № МС-82-р) | ||||||
| 17 Точность выдачи информации о дальности до порога ВПП (РМД-НП) | ||||||||
| м | ||||||||
| (в ред. распоряжения Минтранса России от 29.06.2012 № МС-82-р) | Бортовой инженер-оператор | __________________ | (фамилия, инициалы) | |||||
| _________ (подпись) | ||||||||
| «__» _____ 20__ г. | (дата) | Примечание. Кроме таблицы 2.1, к акту летной проверки азимутально-дальномерных радиомаяков РМА (VOR)/РМД (DME) прилагаются дешифрированные материалы результатов летных измерений параметров и характеристик радиомаяков (материалы объективного контроля: распечатки, графики, таблицы и другие материалы в зависимости от технических возможностей АЛК). | Требования к параметрам (характеристикам) РМА/РМД приведены в Приложении № 4. | (абзац введен распоряжением Минтранса России от 29.06.2012 № МС-82-р) | ||||
| 3. Форма акта летной проверки РСБН (реквизит «наименование организации» пишется в соответствии с наименованием, указанным в учредительных документах организации, осуществляющей эксплуатацию наземных средств РТОП и связи). | ||||||||
      ______________________________________________________
      (наименование организации, осуществляющей эксплуатацию
                  наземных средств РТОП и связи)
     ПРЕДСТАВЛЯЮ НА УТВЕРЖДЕНИЕ                     УТВЕРЖДАЮ

Руководитель службы ЭРТОС __________   ____________________________________
____________________________________   (наименование должности руководителя
(лицо, ответственное за эксплуатацию               организации
           средств РТОП)               ____________________________________
____________________________________      в соответствии с учредительными
     (наименование организации               документами организации,
____________________________________   ____________________________________
  в соответствии с учредительными      осуществляющей эксплуатацию наземных
            документами)                      средств РТОП и связи)
_________ ___________________          _________ ___________________
(подпись) (инициалы, фамилия)          (подпись) (инициалы, фамилия)
М.П.
«» __________ 20 г. «» __________ 20 г.
АКТ летной проверки азимутально-дальномерной системы РСБН — _____ в аэропорту ________________________ (тип) (наименование аэропорта)
В период с «» ___________ 20 г. по «» __________ 20 г. экипажем ВСЛ ________________ борт. N __________, оборудованным АЛК — ______________ (тип ВС) (тип АЛК) N ________________ _______________________________________________________, (зав. номер) (наименование авиапредприятия — эксплуатанта ВСЛ) проведена __________________________________________________________ летная (вид летной проверки: ввод, периодическая, специальная) проверка азимутально-дальномерного радиомаяка РСБН ________________________ (тип) N ________________. (зав. номер)
Летную проверку выполняли:

Командир воздушного судна                   ___________________________
                                                (фамилия, инициалы)
Бортовые инженеры-операторы                 ___________________________
                                                (фамилия, инициалы)
                                            ___________________________
                                                (фамилия, инициалы)
Руководитель объекта ______________________ ___________________________
(должность лица,     (наименование объекта)     (фамилия, инициалы)
ответственного за
эксплуатацию РСБН)
Измерения параметров и характеристик РСБН _____________________________ (тип радиомаяка)
проводились  в  соответствии  с требованиями Федеральных авиационных правил
"Летные  проверки наземных средств РТОП, связи и систем ССО аэродромов ГА",
утвержденных Приказом Минтранса России от 18 января 2005 г. № 1 (зарегистрирован Минюстом России 10 марта 2005 г., регистрационный № 6383).
Результаты измерений приведены в таблице приложения к акту летной проверки азимутально-дальномерной системы РСБН.
Азимутально-дальномерная система РСБН ___________, N _________________, (тип) (зав. номер) в аэропорту _______________________________ соответствует (не соответствует (наименование аэропорта)
- указать причину) эксплуатационным требованиям и пригодна для обеспечения полетов без ограничений (с ограничениями — указать причину).
-
Таблица - результаты измерений параметров и характеристик РСБН _________________, N ______________ в 2 (3) экз. на ____ листах. (тип) (зав. номер)
- Дешифрированные материалы объективного контроля измерений параметров и характеристик РСБН ________________, N ____________ в 1 (2) экз. на _____ (тип радиомаяка) (зав. номер) листах (организации, осуществляющей эксплуатацию РСБН, — службе ЭРТОС).
Акт составлен в двух (трех) экземплярах: экз. № 1 — организации, осуществляющей эксплуатацию средств РТОП и связи (при вводе РСБН в эксплуатацию — 2 экземпляра), — службе ЭРТОС; экз. № 2 — авиационному предприятию, на эксплуатации которого находятся воздушные суда-лаборатории.
Летную проверку проводили:
    Командир ВСЛ                                _________ "__" ____ 20__ г.
                                                (подпись)      (дата)
    Бортовые инженеры-операторы                 _________ "__" ____ 20__ г.
                                                (подпись)      (дата)
                                            _________ "__" ____ 20__ г.
                                            (подпись)      (дата)
Руководитель объекта ______________________ _________ "__" ____ 20__ г.
(должность лица,     (наименование объекта) (подпись)      (дата)
ответственного за
эксплуатацию РСБН)
Приложение к акту летной проверки РСБН
Результаты измерений параметров и характеристик РСБН _____________ N ________________ (тип) (зав. номер)
| № п/п | Наименование параметра, характеристики | Ед. изм. | Норма | МК или КО | РМ | Результаты измерений | |||
| 1 комплект | 2 комплект | ||||||||
| факт. | восст. | факт. | восст. | ||||||
| 1 | 2 | 3 | 4 | 5 | 6 | 7 | 8 | 9 | 10 |
| 1 | ЗДг РСБН при полете на: | км | |||||||
| Hп = ___________ м «НА» | А Д | ||||||||
| Hп = ___________ м «ОТ» | А Д | ||||||||
| Hп = ___________ м «НА» | А Д | ||||||||
| Hп = ___________ м «ОТ» | А Д | ||||||||
| (в ред. распоряжения Минтранса России от 29.06.2012 № МС-82-р) 2 | |||||||||
| Rнз, радиус нерабочей зоны | км | (в ред. распоряжения Минтранса России от 29.06.2012 № МС-82-р) | |||||||
| 3 Ошибка определения азимута и дальности на борту ВСЛ: | |||||||||
| Ако | Дко | Ако Дко Ако Дко Ако Дко А Д | А Д А Д А Д | по — \Delta\text{А} | град. | ||||
| по — \Delta\text{Д} | км | ||||||||
| (в ред. распоряжения Минтранса России от 29.06.2012 № МС-82-р) | 4 | ||||||||
| Исключен. - Распоряжение Минтранса России от 29.06.2012 № МС-82-р 5 | |||||||||
| Опознавание | |||||||||
| (в ред. распоряжения Минтранса России от 29.06.2012 № МС-82-р) | 6 | Исключен. - Распоряжение Минтранса России от 29.06.2012 № МС-82-р | |||||||
| Бортовой инженер-оператор _____________ | |||||||||
| (фамилия, инициалы) | _____________ | ||||||||
| (подпись) | |||||||||
«» __________ 20 г. (дата) Руководитель объекта (должность лица, ответственного за эксплуатацию РСБН)
(наименование объекта)
(фамилия, инициалы)
(подпись) «» __________ 20 г. (дата)
Примечание. Кроме таблицы 3.1, к акту летной проверки РСБН прилагаются дешифрированные материалы результатов летных измерений параметров и характеристик азимутально-дальномерной системы РСБН (материалы объективного контроля: распечатки, графики, таблицы и другие материалы в зависимости от технических возможностей АЛК).
Требования к параметрам (характеристикам) РСБН приведены в Приложении № 4.
(абзац введен распоряжением Минтранса России от 29.06.2012 № МС-82-р)
4. Форма акта летной проверки ОСП (реквизит «наименование организации» пишется в соответствии с наименованием, указанным в учредительных документах организации, осуществляющей эксплуатацию наземных средств РТОП и связи).
(в ред. распоряжения Минтранса России от 29.06.2012 № МС-82-р)
      ______________________________________________________
      (наименование организации, осуществляющей эксплуатацию
                  наземных средств РТОП и связи)
     ПРЕДСТАВЛЯЮ НА УТВЕРЖДЕНИЕ                     УТВЕРЖДАЮ

Руководитель службы ЭРТОС __________   ____________________________________
____________________________________   (наименование должности руководителя
(лицо, ответственное за эксплуатацию               организации
           средств РТОП)               ____________________________________
____________________________________      в соответствии с учредительными
     (наименование организации               документами организации,
____________________________________   ____________________________________
  в соответствии с учредительными      осуществляющей эксплуатацию наземных
            документами)                      средств РТОП и связи)
_________ ___________________          _________ ___________________
(подпись) (инициалы, фамилия)          (подпись) (инициалы, фамилия)
М.П.
«» __________ 20 г. «» __________ 20 г.
АКТ летной проверки системы ОСП с МК — _____° п в аэропорту ______________________________ (наименование аэропорта)
В период с «» ___________ 20 г. по «» __________ 20 г. экипажем ВСЛ (ВС)____________________ борт. N _______________________, оборудованным (тип ВС) __________________________________ N ________________ _____________________ (тип АЛК/бортового оборудования) (зав. номер) (наименование ________________________________________, проведена _______________________ авиапредприятия — эксплуатанта ВСЛ (ВС)) (вид летной проверки: _________________________________ летная проверка ОСП в составе: ввод, периодическая, специальная) ДПРМ: ПРС _________, N ____________; МРМ _________, N ____________; (тип ПРС) (зав. номер) (тип МРМ) (зав. номер)
БПРМ: ПРС _________, N ____________; МРМ _________, N ____________.
          (тип ПРС)    (зав. номер)      (тип МРМ)    (зав. номер)

Летную проверку выполняли:

Командир воздушного судна                     _________________________
                                                 (фамилия, инициалы)
    Бортовые инженеры-операторы                   _________________________
    (при использовании ВСЛ)/                         (фамилия, инициалы)
    представитель службы ОВД                      _________________________
    (при использовании ВС)                           (фамилия, инициалы)
    Руководитель объекта ______________________   _________________________
    (должность лица,     (наименование объекта)      (фамилия, инициалы)
ответственного
за эксплуатацию ОСП)
    Измерения  параметров  и характеристик ОСП проводились в соответствии с
требованиями  Федеральных  авиационных  правил  "Летные  проверки  наземных
средств РТОП, связи и систем ССО аэродромов ГА», утвержденных Приказом Минтранса России от 18 января 2005 г. № 1 (зарегистрирован Минюстом России 10 марта 2005 г., регистрационный № 6383).
Результаты измерений оборудования системы посадки с МК — __° приведены п в таблице приложения к акту летной проверки ОСП.
Система ОСП в составе: ДПРМ: ПРС _________, N ____________; МРМ _________, N ____________; (тип ПРС) (зав. номер) (тип МРМ) (зав. номер)
БПРМ: ПРС _________, N ____________; МРМ _________, N _____________
              (тип ПРС)    (зав. номер)      (тип МРМ)    (зав. номер)
в аэропорту _________________________________ с МК  - _____° соответствует
                (наименование аэропорта)          п
(не   соответствует  -  указать  причину)  эксплуатационным  требованиям  и
пригодна для обеспечения полетов без ограничений (с ограничениями — указать причину).
-
Таблица - результаты измерений параметров и характеристик системы ОСП в составе: ДПРМ: ПРС _____, N ____________, МРМ _____, N ____________; (тип) (зав. номер) (тип) (зав. номер)
БПРМ: ПРС _____, N ____________, МРМ _____, N ____________ в 2 (3) экз. (тип) (зав. номер) (тип) (зав. номер) на ____ листах.
- Дешифрированные материалы объективного контроля измерения параметров и характеристик ОСП в 1 (2) экз. на ____________ листах (организации, осуществляющей эксплуатацию ОСП, — службе ЭРТОС).
Акт составлен в двух (трех) экземплярах: экз. № 1 — организации, осуществляющей эксплуатацию средств РТОП и связи (при вводе ОСП в эксплуатацию — 2 экземпляра), — службе ЭРТОС; экз. № 2 — авиационному предприятию, на эксплуатации которого находятся воздушные суда-лаборатории.
Летную проверку проводили:
    Командир ВСЛ (ВС)                           _________ "__" ____ 20__ г.
                                                (подпись)      (дата)
    Бортовые инженеры-операторы                 _________ "__" ____ 20__ г.
    (при использовании ВСЛ)/                    (подпись)      (дата)
    представитель службы ОВД                    _________ "__" ____ 20__ г.
    (при использовании ВС)                      (подпись)      (дата)
Руководитель объекта ______________________ _________ "__" ____ 20__ г.
(должность лица,     (наименование объекта) (подпись)      (дата)
ответственного
за эксплуатацию ОСП)
Приложение к акту летной проверки ОСП
Результаты измерений параметров и характеристик системы ОСП в составе: ДПРМ: ПРС _____, N ____________, МРМ _____, N ____________; (тип) (зав. номер) (тип) (зав. номер) БПРМ: ПРС _____, N ____________, МРМ _____, N ____________ (тип) (зав. номер) (тип) (зав. номер)
| № п/п | Наименование параметра, характеристики | Единица изм. | Норма | № трассы | Результаты измерений | |||
| 1 комплект | 2 комплект | |||||||
| факт. | восст. | факт. | восст. | |||||
| 1 | 2 | 3 | 4 | 5 | 6 | 7 | 8 | 9 |
| 1 | ЗД дальней ПРС | км | ||||||
| (в ред. распоряжения Минтранса России от 29.06.2012 № МС-82-р) 2 | ||||||||
| ЗД ближней ПРС | км | |||||||
| (в ред. распоряжения Минтранса России от 29.06.2012 № МС-82-р) | ||||||||
| 3 Опознавание | ||||||||
| (в ред. распоряжения Минтранса России от 29.06.2012 № МС-82-р) | 4 | |||||||
| ЗД дальнего МРМ м | ||||||||
| (в ред. распоряжения Минтранса России от 29.06.2012 № МС-82-р) | 5 | ЗД ближнего МРМ | ||||||
| м | ||||||||
| (в ред. распоряжения Минтранса России от 29.06.2012 № МС-82-р) | 6 | Ем на границе ЗД | мВ/м | |||||
| (в ред. распоряжения Минтранса России от 29.06.2012 № МС-82-р) | 7 | Ем внутри ЗД | мВ/м | |||||
| (в ред. распоряжения Минтранса России от 29.06.2012 № МС-82-р) | 8 | Манипуляция | код Морзе | |||||
| (в ред. распоряжения Минтранса России от 29.06.2012 № МС-82-р) | 9 | Возможность использования ОСП для привода ВС на аэродром (полетопригодность) | ||||||
| (в ред. распоряжения Минтранса России от 29.06.2012 № МС-82-р) | Бортовой инженер-оператор | (при использовании ВСЛ)/ | представитель службы ОВД | (при использовании ВС) | ______________ | (фамилия, инициалы) | ||
| __________ (подпись) | ||||||||
«» ______ 20 г. (дата)
(в ред. распоряжения Минтранса России от 29.06.2012 № МС-82-р)
Примечание. Кроме таблицы 4.1, к акту летной проверки ОСП прилагаются дешифрированные материалы результатов летных измерений параметров и характеристик оборудования (ПРС, МРМ), входящего в состав системы посадки (материалы объективного контроля: распечатки, графики, таблицы и другие материалы в зависимости от технических возможностей аппаратуры летного контроля ВСЛ (ВС)).
(в ред. распоряжения Минтранса России от 29.06.2012 № МС-82-р)
Требования к параметрам (характеристикам) ОСП приведены в Приложении № 4.
(абзац введен распоряжением Минтранса России от 29.06.2012 № МС-82-р)
5. Форма акта летной проверки ОПРС (реквизит «наименование организации» пишется в соответствии с наименованием, указанным в учредительных документах организации, осуществляющей эксплуатацию наземных средств РТОП и связи).
(в ред. распоряжения Минтранса России от 29.06.2012 № МС-82-р)
      ______________________________________________________
      (наименование организации, осуществляющей эксплуатацию
                  наземных средств РТОП и связи)
     ПРЕДСТАВЛЯЮ НА УТВЕРЖДЕНИЕ                     УТВЕРЖДАЮ

Руководитель службы ЭРТОС __________   ____________________________________
____________________________________   (наименование должности руководителя
(лицо, ответственное за эксплуатацию               организации
           средств РТОП)               ____________________________________
____________________________________      в соответствии с учредительными
     (наименование организации               документами организации,
____________________________________   ____________________________________
  в соответствии с учредительными      осуществляющей эксплуатацию наземных
            документами)                      средств РТОП и связи)
_________ ___________________          _________ ___________________
(подпись) (инициалы, фамилия)          (подпись) (инициалы, фамилия)
М.П.
«» __________ 20 г. «» __________ 20 г.
АКТ летной проверки ОПРС _________ (тип ПРС) в аэропорту ______________________________ (наименование аэропорта)
В период с «» ___________ 20 г. по «» __________ 20 г. экипажем ВСЛ (ВС)______________________ борт. N _____________________, оборудованным (тип ВС) ________________________________ N ________________ _______________________ (тип АЛК/бортового оборудования) (зав. номер) (наименование ________________________________________, проведена _______________________ авиапредприятия — эксплуатанта ВСЛ (ВС)) (вид летной проверки: _________________________________ летная проверка ОПРС ___________________, ввод, периодическая, специальная) (тип ПРС) N ________________ (МРМ ____________________, N ____________, при наличии). (зав. номер) (тип МРМ) (зав. номер)
Летную проверку выполняли:

Командир воздушного судна                     _________________________
                                                 (фамилия, инициалы)
    Бортовые инженеры-операторы                   _________________________
    (при использовании ВСЛ)/                         (фамилия, инициалы)
    представитель службы ОВД                      _________________________
    (при использовании ВС)                           (фамилия, инициалы)
    Руководитель объекта ______________________   _________________________
    (должность лица,     (наименование объекта)      (фамилия, инициалы)
ответственного
за эксплуатацию ОПРС)
Измерения параметров и характеристик ОПРС _________________ проводились (тип ПРС)
в  соответствии  с  требованиями  Федеральных  авиационных  правил  "Летные
проверки  наземных  средств  РТОП,  связи  и  систем  ССО  аэродромов  ГА",
утвержденных Приказом Минтранса России от 18 января 2005 г. № 1 (зарегистрирован Минюстом России 10 марта 2005 г., регистрационный № 6383).
Результаты измерений приведены в таблице приложения к акту летной проверки отдельной приводной радиостанции.
Отдельная приводная радиостанция _____________, N ___________________ в
                                   (тип ПРС)         (зав. номер)
аэропорту _________________________________ соответствует (не соответствует (наименование аэропорта)
- указать причину) эксплуатационным требованиям и пригодна для обеспечения полетов без ограничений (с ограничениями — указать причину).
-
Таблица - результаты измерений параметров и характеристик ОПРС _______, N ____________ в 2 (3) экз. на ____ листах. (тип) (зав. номер)
- Дешифрированные материалы объективного контроля измерения параметров и характеристик ОПРС в 1 (2) экз. на ___________ листах (организации, осуществляющей эксплуатацию ОПРС, — службе ЭРТОС).
Акт составлен в двух (трех) экземплярах: экз. № 1 — организации, осуществляющей эксплуатацию средств РТОП и связи (при вводе ОПРС в эксплуатацию — 2 экземпляра), — службе ЭРТОС; экз. № 2 — авиационному предприятию, на эксплуатации которого находятся воздушные суда-лаборатории.
Летную проверку проводили:
    Командир ВСЛ (ВС)                           _________ "__" ____ 20__ г.
                                                (подпись)      (дата)
    Бортовые инженеры-операторы                 _________ "__" ____ 20__ г.
    (при использовании ВСЛ)/                    (подпись)      (дата)
    представитель службы ОВД                    _________ "__" ____ 20__ г.
    (при использовании ВС)                      (подпись)      (дата)
Руководитель объекта ______________________ _________ "__" ____ 20__ г.
(должность лица,     (наименование объекта) (подпись)     (дата)
ответственного
за эксплуатацию ОПРС)
Приложение к акту летной проверки ОПРС
Результаты измерений параметров и характеристик ОПРС _____________, N ____________ (тип ПРС) (зав. номер)
| № п/п | Наименование параметра, характеристики | Ед. изм. | Норма | № трассы | Результаты измерений | |||
| 1 комплект | 2 комплект | |||||||
| факт. | восст. | факт. | восст. | |||||
| 1 | 2 | 3 | 4 | 5 | 6 | 7 | 8 | 9 |
| 1 | ЗД ПРС для обеспечения полетов по воздушным трассам | км | ||||||
| (в ред. распоряжения Минтранса России от 29.06.2012 № МС-82-р) 2 | ||||||||
| ЗД ПРС для обеспечения полетов в районе аэродрома | км | |||||||
| (в ред. распоряжения Минтранса России от 29.06.2012 № МС-82-р) | ||||||||
| 3 Опознавание | ||||||||
| (в ред. распоряжения Минтранса России от 29.06.2012 № МС-82-р) | 4 | |||||||
| Возможность использования ОПРС для обеспечения полетов (полетопригодность приводной радиостанции) | ||||||||
| (в ред. распоряжения Минтранса России от 29.06.2012 № МС-82-р) | Бортовой инженер-оператор | |||||||
| (при использовании ВСЛ)/ представитель службы ОВД | ||||||||
(при использовании ВС)
(фамилия, инициалы)
(подпись) «» ______ 20 г. (дата)
(в ред. распоряжения Минтранса России от 29.06.2012 № МС-82-р)
Приложение к акту летной проверки ОПРС с МРМ
Результаты измерений параметров и характеристик ОПРС в составе: ПРС _________, N ____________, МРМ _________, N ____________ (тип ПРС) (зав. номер) (тип МРМ) (зав. номер)
| № п/п | Наименование параметра, характеристики | Ед. изм. | Норма | № трассы | Результаты измерений | |||
| 1 комплект | 2 комплект | |||||||
| факт. | восст. | факт. | восст. | |||||
| 1 | ЗД ОПРС для обеспечения полетов по воздушным трассам | км | ||||||
| (в ред. распоряжения Минтранса России от 29.06.2012 № МС-82-р) 2 | ||||||||
| ЗД ОПРС для обеспечения полетов в районе аэродрома | км | |||||||
| (в ред. распоряжения Минтранса России от 29.06.2012 № МС-82-р) | ||||||||
| 3 ЗД трассового МРМ | ||||||||
| м | (в ред. распоряжения Минтранса России от 29.06.2012 № МС-82-р) | 4 | ||||||
| Ем на границе ЗД мВ/м | ||||||||
| (в ред. распоряжения Минтранса России от 29.06.2012 № МС-82-р) | 5 | Манипуляция | ||||||
| (в ред. распоряжения Минтранса России от 29.06.2012 № МС-82-р) | 6 | Опознавание, полетопригодность ПРС с МРМ | ||||||
| (в ред. распоряжения Минтранса России от 29.06.2012 № МС-82-р) | Бортовой инженер-оператор | (при использовании ВСЛ)/ | представитель службы ОВД | |||||
| (при использовании ВС) ______________ | ||||||||
(фамилия, инициалы)
(подпись) «» ______ 20 г. (дата)
(в ред. распоряжения Минтранса России от 29.06.2012 № МС-82-р)
Примечание. Кроме таблицы 5.1 (5.2), к акту летной проверки приводной радиостанции прилагаются дешифрированные материалы результатов летных измерений параметров и характеристик ОПРС (материалы объективного контроля: распечатки, графики, таблицы и другие материалы в зависимости от технических возможностей АЛК).
Требования к параметрам (характеристикам) ОПРС приведены в Приложении № 4.
(абзац введен распоряжением Минтранса России от 29.06.2012 № МС-82-р)
6. Форма акта летной проверки АРП (реквизит «наименование организации» пишется в соответствии с наименованием, указанным в учредительных документах организации, осуществляющей эксплуатацию наземных средств РТОП и связи).
(в ред. распоряжения Минтранса России от 29.06.2012 № МС-82-р)
      ______________________________________________________
      (наименование организации, осуществляющей эксплуатацию
                  наземных средств РТОП и связи)
     ПРЕДСТАВЛЯЮ НА УТВЕРЖДЕНИЕ                     УТВЕРЖДАЮ

Руководитель службы ЭРТОС __________   ____________________________________
____________________________________   (наименование должности руководителя
(лицо, ответственное за эксплуатацию               организации
           средств РТОП)               ____________________________________
____________________________________      в соответствии с учредительными
     (наименование организации               документами организации,
____________________________________   ____________________________________
  в соответствии с учредительными      осуществляющей эксплуатацию наземных
            документами)                      средств РТОП и связи)
_________ ___________________          _________ ___________________
(подпись) (инициалы, фамилия)          (подпись) (инициалы, фамилия)
М.П.
«» __________ 20 г. «» __________ 20 г.
АКТ летной проверки автоматического радиопеленгатора АРП/VDF ___________ (тип АРП) в аэропорту ______________________________ (наименование аэропорта)
В период с «» ___________ 20 г. по «» __________ 20 г. экипажем ВСЛ (ВС)__________________ борт. N _________________________, оборудованным (тип ВС) ____________________________________ N ________________ ___________________ (тип АЛК/бортового оборудования) (зав. номер) (наименование ________________________________________, проведена _______________________ авиапредприятия — эксплуатанта ВСЛ (ВС)) (вид летной проверки: _________________________________ летная проверка АРП _____________________ ввод, периодическая, специальная) (тип АРП)
Летную проверку выполняли:

Командир воздушного судна                     _________________________
                                                 (фамилия, инициалы)
    Бортовые инженеры-операторы                   _________________________
    (при использовании ВСЛ)/                         (фамилия, инициалы)
    представитель службы ОВД                      _________________________
    (при использовании ВС)                           (фамилия, инициалы)
    Руководитель объекта ______________________   _________________________
    (должность лица,     (наименование объекта)      (фамилия, инициалы)
ответственного
за эксплуатацию АРП)
Измерения параметров и характеристик АРП __________________ проводились (тип АРП)
в  соответствии  с  требованиями  Федеральных  авиационных  правил  "Летные
проверки  наземных  средств  РТОП,  связи  и  систем  ССО  аэродромов  ГА",
утвержденных Приказом Минтранса России от 18 января 2005 г. № 1 (зарегистрирован Минюстом России 10 марта 2005 г., регистрационный № 6383).
Результаты измерений приведены в таблице приложения к акту летной проверки автоматического радиопеленгатора.
Автоматический радиопеленгатор _______________, N ___________________ в
                                  (тип АРП)          (зав. номер)
аэропорту _________________________________ соответствует (не соответствует (наименование аэропорта)
- указать причину) эксплуатационным требованиям и пригоден для обеспечения полетов без ограничений (с ограничениями — указать причину).
-
Таблица - результаты измерений параметров и характеристик АРП __________, N ____________ в 2 (3) экз. на ____ листах. (тип) (зав. номер)
- Дешифрированные материалы объективного контроля измерения параметров и характеристик АРП в 1 (2) экз. на ____________ листах (организации, осуществляющей эксплуатацию АРП, — службе ЭРТОС).
Акт составлен в двух (трех) экземплярах: экз. № 1 — организации, осуществляющей эксплуатацию средств РТОП и связи (при вводе АРП в эксплуатацию — 2 экземпляра), — службе ЭРТОС; экз. № 2 — авиационному предприятию, на эксплуатации которого находятся воздушные суда-лаборатории.
Летную проверку проводили:
    Командир ВСЛ (ВС)                           _________ "__" ____ 20__ г.
                                                (подпись)      (дата)
    Бортовые инженеры-операторы                 _________ "__" ____ 20__ г.
    (при использовании ВСЛ)/                    (подпись)      (дата)
    представитель службы ОВД                    _________ "__" ____ 20__ г.
    (при использовании ВС)                      (подпись)      (дата)
Руководитель объекта ______________________ _________ "__" ____ 20__ г.
(должность лица,     (наименование объекта) (подпись)     (дата)
ответственного
за эксплуатацию АРП)
Приложение к акту летной проверки АРП
Результаты измерений параметров и характеристик АРП _________, N ____________ (тип АРП) (зав. номер)
| № п/п | Наименование параметра, характеристики | Ед. измерения | Норма ЭД | № трассы | Пеленг, градус | Результаты измерений | |
| факт. | восст. | ||||||
| 1 | 2 | 3 | 4 | 5 | 6 | 7 | 8 |
| 1 | ЗДг АРП в горизонтальной плоскости (используемая дальность) на высотах: | ||||||
| 1000 м | км | ||||||
| 3000 м | км | ||||||
| (в ред. распоряжения Минтранса России от 29.06.2012 № МС-82-р) 2 | |||||||
| Исключен. - Распоряжение Минтранса России от 29.06.2012 № МС-82-р | 4 | ||||||
| Среднеквадратическая ошибка пеленгования, \sigma_{\text{п}} | |||||||
| градус | (в ред. распоряжения Минтранса России от 29.06.2012 № МС-82-р) | ||||||
| Бортовой инженер-оператор (при использовании ВСЛ)/ | |||||||
представитель службы ОВД (при использовании ВС)
(фамилия, инициалы)
(подпись) «» ____________ 20 г. (дата) Руководитель объекта (должность лица, ответственного за эксплуатацию АРП)
(наименование объекта)
(фамилия, инициалы)
(подпись) «» ____________ 20 г. (дата)
(в ред. распоряжения Минтранса России от 29.06.2012 № МС-82-р)
1. Кроме таблицы 6.1, к акту летной проверки АРП прилагаются дешифрированные материалы результатов летных измерений параметров и характеристик радиопеленгатора (материалы объективного контроля: распечатки, графики, таблицы и другие материалы в зависимости от технических возможностей АЛК).
2. Среднеквадратическая ошибка пеленгования (\sigma_{\text{п}}) радиопеленгатора типа АРП-75 составляет 2,5°.
7. Форма акта летной проверки ПРЛ (реквизит «наименование организации» пишется в соответствии с наименованием, указанным в учредительных документах организации, осуществляющей эксплуатацию наземных средств РТОП и связи).
      ______________________________________________________
      (наименование организации, осуществляющей эксплуатацию
                  наземных средств РТОП и связи)
     ПРЕДСТАВЛЯЮ НА УТВЕРЖДЕНИЕ                     УТВЕРЖДАЮ

Руководитель службы ЭРТОС __________   ____________________________________
____________________________________   (наименование должности руководителя
(лицо, ответственное за эксплуатацию               организации
           средств РТОП)               ____________________________________
____________________________________      в соответствии с учредительными
     (наименование организации               документами организации,
____________________________________   ____________________________________
  в соответствии с учредительными      осуществляющей эксплуатацию наземных
            документами)                      средств РТОП и связи)
_________ ___________________          _________ ___________________
(подпись) (инициалы, фамилия)          (подпись) (инициалы, фамилия)
М.П.
«» __________ 20 г. «» __________ 20 г.
АКТ летной проверки посадочного радиолокатора _________ в аэропорту ________________________ (тип ПРЛ) (наименование аэропорта)
В период с «» ___________ 20 г. по «» __________ 20 г. экипажем ВСЛ ______________ борт. N ____________, оборудованным АЛК — ______________ (тип ВС) (тип АЛК) N ________________ _______________________________________________________, (зав. номер) (наименование авиапредприятия — эксплуатанта ВСЛ) проведена _________________________________________________ летная проверка (вид летной проверки: ввод, специальная) ПРЛ _____________ N ____________. (тип ПРЛ) (зав. номер)
Летную проверку выполняли:

Командир воздушного судна                     _________________________
                                                 (фамилия, инициалы)
Бортовой инженер-оператор                     _________________________
                                                 (фамилия, инициалы)
Представитель испытательной бригады от КДП    _________________________
                                                 (фамилия, инициалы)
Представитель испытательной бригады от УВД    _________________________
                                                 (фамилия, инициалы)
    Представитель монтажной организации           ________________________
    _____________________________________            (фамилия, инициалы)
(должность, наименование организации)
    Руководитель объекта ______________________   _________________________
    (должность лица,     (наименование объекта)      (фамилия, инициалы)
ответственного
за эксплуатацию ПРЛ)
Измерения параметров и характеристик ПРЛ ___________________________ (тип РЛС)
проводились  в  соответствии  с требованиями Федеральных авиационных правил
"Летные  проверки наземных средств РТОП, связи и систем ССО аэродромов ГА",
утвержденных Приказом Минтранса России от 18 января 2005 г. № 1 (зарегистрирован Минюстом России 10 марта 2005 г., регистрационный № 6383).
-
Результаты измерений приведены в таблице приложения к акту летной проверки радиолокатора.
Посадочный радиолокатор ПРЛ _________________ N _____________________ в
                                    (тип ПРЛ)           (зав. номер)
аэропорту _______________________________ с МК  - _______° и МК  - _______°
             (наименование аэропорта)         п                п
соответствует   (не   соответствует  -  указать  причину)  эксплуатационным
требованиям   и   пригоден  для  обеспечения  полетов  без  ограничений  (с
ограничениями — указать причину).
1. <a id="p101578"></a>Протокол наземной проверки ПРЛ ________, N ____________ в 1 (2) экз.
                                    (тип)     (зав. номер)
на ___ листах.
-
Таблица - результаты измерений параметров и характеристик ПРЛ ___________ N ____________ в 2 (3) экз. на ____ листах. (тип) (зав. номер)
                     (тип)       (зав. номер)
(фотографии   с   экранов   индикаторов   ПРЛ  в  основных  режимах  работы
радиолокатора), — организации, осуществляющей эксплуатацию ПРЛ.
Все приложение в 1 (2) экземпляре - организации, осуществляющей
эксплуатацию ПРЛ, — службе ЭРТОС. Пункт 2 приложения — авиационному предприятию-эксплуатанту ВСЛ.
Акт составлен в двух (трех) экземплярах:
экз.  N  1  -  организации,  осуществляющей эксплуатацию средств РТОП и
связи (при вводе ПРЛ в эксплуатацию — 2 экземпляра), — службе ЭРТОС; экз. № 2 — авиационному предприятию, на эксплуатации которого находятся воздушные суда-лаборатории.
Летную проверку выполняли:
    Командир ВСЛ                                _________ "__" ____ 20__ г.
                                                (подпись)      (дата)
    Бортовой инженер-оператор                   _________ "__" ____ 20__ г.
                                                (подпись)      (дата)
    Представитель испытательной                 _________ "__" ____ 20__ г.
    бригады от КДП                              (подпись)      (дата)
    Представитель испытательной                 _________ "__" ____ 20__ г.
    бригады от УВД                              (подпись)      (дата)
    Представитель монтажной                     _________ "__" ____ 20__ г.
    организации                                 (подпись)      (дата)
_____________________________________
(должность, наименование организации)

Руководитель объекта ______________________ _________ "__" ____ 20__ г.
(должность лица,     (наименование объекта) (подпись)      (дата)
ответственного
за эксплуатацию ПРЛ)
Приложение к акту летной проверки ПРЛ
Результаты измерений параметров и характеристик ПРЛ _________, N ____________ (тип) (зав. номер)
1. Кроме таблицы 7.1, к акту летной проверки ПРЛ прилагаются дешифрированные материалы результатов летных измерений параметров и характеристик посадочного радиолокатора (материалы объективного контроля: распечатки, графики, таблицы, фото и др. в зависимости от технических возможностей АЛК и требований организации, на эксплуатации которой находится посадочный радиолокатор, — службы ЭРТОС).
2. Графа 4 таблицы 7.1 заполняется в соответствии с данными, приведенными в эксплуатационной документации на конкретный тип ПРЛ.
8. Форма акта летной проверки ОРЛ-А (реквизит «наименование организации» пишется в соответствии с наименованием, указанным в учредительных документах организации, осуществляющей эксплуатацию наземных средств РТОП и связи).
(в ред. распоряжения Минтранса России от 29.06.2012 № МС-82-р)
      ______________________________________________________
      (наименование организации, осуществляющей эксплуатацию
                  наземных средств РТОП и связи)
     ПРЕДСТАВЛЯЮ НА УТВЕРЖДЕНИЕ                     УТВЕРЖДАЮ

Руководитель службы ЭРТОС __________   ____________________________________
____________________________________   (наименование должности руководителя
(лицо, ответственное за эксплуатацию               организации
           средств РТОП)               ____________________________________
____________________________________      в соответствии с учредительными
     (наименование организации               документами организации,
____________________________________   ____________________________________
  в соответствии с учредительными      осуществляющей эксплуатацию наземных
            документами)                      средств РТОП и связи)
_________ ___________________          _________ ___________________
(подпись) (инициалы, фамилия)          (подпись) (инициалы, фамилия)
М.П.
«» __________ 20 г. «» __________ 20 г.
АКТ летной проверки аэродромного радиолокатора ___________ в аэропорту ________________________ (тип ОРЛ-А) (наименование аэропорта)
В период с «» ___________ 20 г. по «» __________ 20 г. экипажем ВСЛ (ВС)__________________ борт. N _________________________, оборудованным (тип ВС) ____________________________________ N ______________ _____________________ (тип АЛК/бортового оборудования) (зав. номер) (наименование ________________________________________, проведена _______________________ авиапредприятия — эксплуатанта ВСЛ (ВС)) (вид летной проверки: __________________ летная проверка ОРЛ-А _____________ N _________________. ввод, специальная) (тип РЛС) (зав. номер)
Летную проверку выполняли:

Командир воздушного судна                     _________________________
                                                 (фамилия, инициалы)
    Бортовой инженер-оператор                     _________________________
    (при использовании ВСЛ)                          (фамилия, инициалы)
    Представитель испытательной бригады от КДП    _________________________
                                                 (фамилия, инициалы)
Представитель испытательной бригады от УВД    _________________________
                                                 (фамилия, инициалы)
    Представитель монтажной организации           _________________________
    _____________________________________            (фамилия, инициалы)
(должность, наименование организации)
    Руководитель объекта ______________________   _________________________
    (должность лица,     (наименование объекта)      (фамилия, инициалы)
ответственного
за эксплуатацию ОРЛ-А)
Измерения параметров и характеристик ОРЛ-А ________________ проводились (тип РЛС)
в  соответствии  с  требованиями  Федеральных  авиационных  правил  "Летные
проверки  наземных  средств  РТОП,  связи  и  систем  ССО  аэродромов  ГА",
утвержденных Приказом Минтранса России от 18 января 2005 г. № 1 (зарегистрирован Минюстом России 10 марта 2005 г., регистрационный № 6383).
Результаты измерений параметров и характеристик обзорного радиолокатора приведены в таблице приложения к акту летной проверки ОРЛ-А.
Аэродромный радиолокатор ОРЛ-А _________, N _______________ в аэропорту
                                 (тип)        (зав. номер)
________________________ соответствует (не соответствует — указать причину) (наименование аэропорта) эксплуатационным требованиям и пригоден для обеспечения полетов без ограничений (с ограничениями — указать причину).
1. <a id="p101608"></a>Протокол наземной проверки ОРЛ-А _______________, N ________________
                                       (тип РЛС)         (зав. номер)
в 1 (2) экз. на _____ листах.
2. <a id="p101609"></a>Протокол проверки бортового ответчика ______________, N ____________
                                            (тип СО)       (зав. номер)
в 1 (2) экз. на _____ листах.
3. <a id="p101610"></a>График углов закрытия ОРЛ-А.

4. <a id="p101611"></a>Расчетный график дальности действия ОРЛ-А по первичному и вторичному
каналам  в  полярных  координатах,  скорректированный по результатам летной
проверки  и  с  нанесенными основными контролируемыми маршрутами (трассами)
полетов ВС и границей зоны ответственности УВД.
5. <a id="p101612"></a>Схемы прямоугольных маршрутов и зон ожидания в соответствии с
аэронавигационным паспортом аэродрома/аэроузла (инструкцией по производству полетов) с указанием на них участков пропаданий отметок от ВС (при их наличии) и подтверждением соответствия графической информации.
- Таблица - результаты измерений параметров и характеристик ОРЛ-А _____________, N ______________ в 2 (3) экз. на ____ листах.
        (тип)           (зав. номер)

    Все  приложение  в  1  (2)  экземпляре  -  организации,  осуществляющей
эксплуатацию радиолокатора ОРЛ-А, — службе ЭРТОС. Пункт 6 приложения — авиационному предприятию, на эксплуатации которого находятся ВСЛ (ВС).
Акт составлен в двух (трех) экземплярах:
экз.  N  1  -  организации,  осуществляющей эксплуатацию средств РТОП и
связи (при вводе ОРЛ-А в эксплуатацию — 2 экземпляра), — службе ЭРТОС; экз. № 2 — авиационному предприятию, на эксплуатации которого находятся воздушные суда-лаборатории.
Летную проверку проводили:
    Командир ВСЛ (ВС)                           _________ "__" ____ 20__ г.
                                                (подпись)      (дата)
    Бортовой инженер-оператор                   _________ "__" ____ 20__ г.
    (при использовании ВСЛ)                     (подпись)      (дата)
    Представитель испытательной бригады от КДП  _________ "__" ____ 20__ г.
                                                (подпись)      (дата)
    Представитель испытательной бригады от УВД  _________ "__" ____ 20__ г.
                                                (подпись)      (дата)
Представитель монтажной организации
    _____________________________________       _________ "__" ____ 20__ г.
    (должность, наименование организации)       (подпись)      (дата)
Руководитель объекта ______________________ ________ "__" _____ 20__ г.
(должность лица,     (наименование объекта) (подпись)     (дата)
ответственного
за эксплуатацию ОРЛ-А)
Приложение к акту летной проверки ОРЛ-А
Результаты измерений параметров и характеристик ОРЛ-А _____________, N ______________ (тип РЛС) (зав. номер)
| № п/п | Наименование параметра, характеристики | Ед. измерения | Норма по ЭД | № трассы | Результаты измерений | |
| 1 комплект | 2 комплект | |||||
| 1 | 2 | 3 | 4 | 5 | 6 | 7 |
| 1 | Оптимальный угол наклона антенны РЛС | град. | ||||
| 2 | ЗД по Дмакс <*>, первичный канал при Р = 0,8 для: Hмакс Hпромеж. Hмин | км | ||||
| 3 | ЗД по Дмин <*>, первичный канал при Р = 0,8 для: Hмакс Hпромеж. Hмин | км | ||||
| 4 | ЗД по Дмакс <*>, вторичный канал при Р = 0,9 режим «УВД» для: Hмакс Hпромеж. Hмин | км | ||||
| 5 | ЗД по Дмакс <*>, вторичный канал при Р = 0,9 режим «RBS» для: Hмакс Hпромеж. Hмин | км | ||||
| 6 | ЗД по Дмин <*>, вторичный канал при Р = 0,9 режим «УВД» для: Hмакс Hпромеж. Hмин | км | ||||
| 7 | ЗД по Дмин <*>, вторичный канал при Р = 0,9 режим «RBS» для: Hмакс Hпромеж. Hмин | км | ||||
| 8 | Среднеквадратическая ошибка определения координат ВС <*>, первичный канал по: | |||||
| азимуту, А | град. | |||||
| дальности, Д | м | |||||
| 9 | Среднеквадратическая ошибка определения координат ВС <*>, вторичный канал режим «УВД» по: | |||||
| азимуту, А | град. | |||||
| дальности, Д | м | |||||
| 10 | Среднеквадратическая ошибка определения координат ВС <*>, вторичный канал режим «RBS» по: | |||||
| азимуту, А | град. | |||||
| дальности, Д | м | |||||
| 11 | Вероятность прохождения информации о номере ВС <*>, режим «УВД» для: Hмакс Hпромеж. Hмин | Р = 0,9 | ||||
| 12 | Вероятность прохождения информации о номере ВС <*>, режим «RBS» для: Hмакс Hпромеж. Hмин | Р = 0,9 | ||||
| 13 | Вероятность прохождения информации о Н полета ВС <*>, режим «УВД» для: Hмакс Hпромеж. Hмин | Р = 0,9 | ||||
| 14 | Вероятность прохождения информации о Н полета ВС <*>, режим «RBS» для: Hмакс Hпромеж. Hмин | Р = 0,9 | ||||
| 15 | Точность совмещения координатных отметок первичного и вторичного каналов по: | соответствие ЭД РЛС | ||||
| азимуту, А | град. | |||||
| дальности, Д | км | |||||
| 16 | Проверка ЗД <**> двух посадочных курсов: МКп1 — _______° МКп2 — _______° первичный канал (Hп = _ м) вторичный канал в режимах: «УВД» (Hп = ____ м) «RBS» (Hп = ____ м) | соответствие ЭД РЛС отсутствие пропаданий координатных отметок | ||||
| 17 | Проверка ЗД <***> двух зон ожидания: первичный канал (Hп1 = ___ м) первичный канал (Hп2 = ___ м) вторичный канал в режимах: «УВД» (Hп1 = ___ м) «УВД» (Hп2 = ___ м) «RBS» (Hп1 = ___ м) «RBS» (Hп2 = ___ м) | соответствие ЭД РЛС отсутствие пропаданий координатных отметок от ВС | ||||
| 18 | Эффективность работы системы ВАРУ РЛС <****> | отсутствие пропаданий координатных отметок | соответствие ЭД РЛС | |||
<*> Норма максимальной и минимальной дальности действия аэродромного радиолокатора определяется требованиями эксплуатационной документации на конкретный тип ОРЛ-А.
<**> В графах 6, 7 таблицы 8.1 при нормальном функционировании ОРЛ-А (пропадания координатных отметок от ВС не наблюдалось, ложной дополнительной информации по вторичному каналу не проходило) отмечается, что при полете ВСЛ (ВС) в ЗД двух посадочных курсов пропаданий координатных отметок от ВС не наблюдалось; при наличии пропаданий координатных отметок от ВС в ЗД двух посадочных курсов дополнительно выполняются рисунки схем захода на посадку отдельно по первичному и вторичному каналам в режимах «УВД» и «RBS», на которых отмечаются участки исчезновения отметки от ВС с указанием азимута и количеством пропусков цели на этих участках, а в графах 6, 7 указывается причина возникновения пропусков координатной информации.
(в ред. распоряжения Минтранса России от 29.06.2012 № МС-82-р)
<***> В графах 6, 7 таблицы 8.1 при нормальном функционировании ОРЛ-А (пропадания координатных отметок от ВС не наблюдалось, ложной дополнительной информации по вторичному каналу не проходило) отмечается, что при полете ВСЛ (ВС) в ЗД двух зон ожидания пропаданий координатных отметок от ВС не наблюдалось; при наличии пропаданий координатных отметок от ВС в ЗД двух зон ожидания на Hп1 = ________ м и Hп2 = ____________ м дополнительно выполняются рисунки схем зон ожидания на каждой высоте отдельно по первичному и вторичному каналам в режимах «УВД» и «RBS», на которых отмечаются участки исчезновения отметки от ВС с указанием азимута и количеством пропусков цели на этих участках, и в графах 6, 7 указывается причина возникновения пропусков координатной информации, а также прохождение ложной дополнительной информации по вторичному каналу отмечается на этих рисунках.
(в ред. распоряжения Минтранса России от 29.06.2012 № МС-82-р)
<****> В графах 6, 7 таблицы 8.1 при нормальном функционировании системы ВАРУ и отсутствии на экране индикатора диспетчера УВД ложных отметок от ВС отмечается, что работа системы ВАРУ соответствует требованиям эксплуатационной документации РЛС; при наличии на экране индикатора диспетчера УВД отдельных отметок, вызванных переотражениями от местных предметов, сигналами от боковых лепестков диаграммы направленности антенны, «перескоков» и привязки формуляров к ложным отметкам указываются координаты (А, Д, Hп), на которых наблюдались эти явления и причины, их вызвавшие.
| Бортовой инженер-оператор (при использовании ВСЛ) | __________________ (фамилия, инициалы) | _____________ (подпись) | |
| «__» ____________ 20__ г. (дата) | |||
| Представитель монтажной организации ____________________________________ (должность, наименование организации) | __________________ (фамилия, инициалы) | _____________ (подпись) | |
| «__» ____________ 20__ г. (дата) | |||
| Руководитель объекта (должность лица, ответственного за эксплуатацию ОРЛ-А) | _________________ (наименование объекта) | __________________ (фамилия, инициалы) | _____________ (подпись) |
| «__» ____________ 20__ г. (дата) | |||
| (в ред. распоряжения Минтранса России от 29.06.2012 № МС-82-р) | |||
9. Форма акта летной проверки ОРЛ-Т (реквизит «наименование организации» пишется в соответствии с наименованием, указанным в учредительных документах организации, осуществляющей эксплуатацию наземных средств РТОП и связи).
(в ред. распоряжения Минтранса России от 29.06.2012 № МС-82-р)
      ______________________________________________________
      (наименование организации, осуществляющей эксплуатацию
                  наземных средств РТОП и связи)
     ПРЕДСТАВЛЯЮ НА УТВЕРЖДЕНИЕ                     УТВЕРЖДАЮ

Руководитель службы ЭРТОС __________   ____________________________________
____________________________________   (наименование должности руководителя
(лицо, ответственное за эксплуатацию               организации
           средств РТОП)               ____________________________________
____________________________________      в соответствии с учредительными
     (наименование организации               документами организации,
____________________________________   ____________________________________
  в соответствии с учредительными      осуществляющей эксплуатацию наземных
            документами)                      средств РТОП и связи)
_________ ___________________          _________ ___________________
(подпись) (инициалы, фамилия)          (подпись) (инициалы, фамилия)
М.П.
«» __________ 20 г. «» __________ 20 г.
АКТ летной проверки трассового радиолокатора ___________ в аэропорту ________________________ (тип ОРЛ-Т) (наименование аэропорта)
В период с «» ___________ 20 г. по «» __________ 20 г. экипажем ВСЛ (ВС)________________ борт. N ___________________________, оборудованным (тип ВС) ________________________________ N ____________ ___________________________ (тип АЛК/бортового оборудования) (зав. номер) (наименование ________________________________________, проведена _______________________ авиапредприятия — эксплуатанта ВСЛ (ВС)) (вид летной проверки: __________________ летная проверка ОРЛ-Т _______________ N _______________. ввод, специальная) (тип РЛС) (зав. номер)
Летную проверку выполняли:

Командир воздушного судна                     ________________________
                                                 (фамилия, инициалы)
    Бортовой инженер-оператор                     ________________________
    (при использовании ВСЛ)                          (фамилия, инициалы)
    Представитель испытательной бригады от КДП    ________________________
                                                 (фамилия, инициалы)
Представитель испытательной бригады от УВД    ________________________
                                                 (фамилия, инициалы)
    Представитель монтажной организации           ________________________
    _____________________________________            (фамилия, инициалы)
(должность, наименование организации)
    Руководитель объекта ______________________   _________________________
    (должность лица,     (наименование объекта)      (фамилия, инициалы)
ответственного
за эксплуатацию ОРЛ-Т)
Измерения параметров и характеристик ОРЛ-Т ________________ проводились (тип РЛС)
в  соответствии  с  требованиями  Федеральных  авиационных  правил  "Летные
проверки  наземных  средств  РТОП,  связи  и  систем  ССО  аэродромов  ГА",
утвержденных Приказом Минтранса России от 18 января 2005 г. № 1 (зарегистрирован Минюстом России 10 марта 2005 г., регистрационный № 6383).
Результаты измерений параметров и характеристик трассового радиолокатора приведены в таблице приложения к акту летной проверки ОРЛ-Т.
Трассовый радиолокатор ОРЛ-Т ___________, N _______________ в аэропорту
                              (тип РЛС)       (зав. номер)
________________________ соответствует (не соответствует — указать причину) (наименование аэропорта) эксплуатационным требованиям и пригоден для обеспечения полетов без ограничений (с ограничениями — указать причину).
1. <a id="p101650"></a>Протокол наземной проверки ОРЛ-Т _____________, N __________________
                                      (тип РЛС)         (зав. номер)
в 1 (2) экз. на _____ листах.
2. <a id="p101651"></a>График углов закрытия ОРЛ-Т _____________.

3.   <a id="p101652"></a>Расчетный  график  дальности  действия  ОРЛ-Т  ______  в  полярных
координатах,   скорректированный   по   результатам  летной  проверки  и  с
нанесенными  основными  контролируемыми  маршрутами (трассами) полетов ВС и
границей зоны ответственности УВД.
4. <a id="p101653"></a>Схемы контролируемых маршрутов (воздушных трасс) в соответствии с
аэронавигационным паспортом аэродрома/аэроузла (инструкцией по производству полетов) с указанием на них участков пропаданий отметок от ВС (при их наличии) и подтверждением соответствия графической информации.
-
Таблица - результаты измерений параметров и характеристик ОРЛ-Т _____________, N ______________ в 2 (3) экз. на ____ листах.
Все приложение в 1 (2) экземпляре — организации, осуществляющей эксплуатацию радиолокатора ОРЛ-Т, — службе ЭРТОС. Пункт 5 приложения — авиационному предприятию, на эксплуатации которого находятся ВСЛ (ВС).
Акт составлен в двух (трех) экземплярах:
    экз.  N  1  -  организации,  осуществляющей эксплуатацию средств РТОП и
связи  (при  вводе  радиолокатора  ОРЛ-Т  в эксплуатацию - 2 экземпляра), -
службе ЭРТОС; экз. № 2 — авиационному предприятию, на эксплуатации которого находятся воздушные суда-лаборатории.
Летную проверку проводили:
    Командир ВСЛ (ВС)                           _________ "__" ____ 20__ г.
                                                (подпись)      (дата)
    Бортовой инженер-оператор                   _________ "__" ____ 20__ г.
    (при использовании ВСЛ)                     (подпись)      (дата)
    Представитель испытательной бригады от КДП  _________ "__" ____ 20__ г.
                                                (подпись)      (дата)
    Представитель испытательной бригады от УВД  _________ "__" ____ 20__ г.
                                                (подпись)      (дата)
    Представитель монтажной организации         _________ "__" ____ 20__ г.
    _____________________________________       (подпись)      (дата)
(должность, наименование организации)

Руководитель объекта ______________________ _________ "__" ____ 20__ г.
(должность лица,     (наименование объекта) (подпись)      (дата)
ответственного
за эксплуатацию ОРЛ-Т)
Приложение к акту летной проверки ОРЛ-Т
Результаты измерений параметров и характеристик ОРЛ-Т _____________, N ______________ (тип РЛС) (зав. номер)
| № п/п | Наименование параметра, характеристики | Ед. измерения | Норма по ЭД | № трассы | Результаты измерений | |
| 1 комплект | 2 комплект | |||||
| 1 | 2 | 3 | 4 | 5 | 6 | 7 |
| 1 | Оптимальный угол наклона антенн РЛС | град. | ||||
| 2 | ЗД по Дмакс <*>, первичный канал при Р = 0,8 для: Hмакс Hпромеж. Hмин | км | ||||
| 3 | ЗД по Дмин <*>, первичный канал при Р = 0,8 для: Hмакс Hпромеж. Hмин | км | ||||
| 4 | Среднеквадратическая ошибка определения координат ВС <*> по: | |||||
| азимуту, А | град. | |||||
| дальности, Д | м | |||||
| 5 | Эффективность работы системы ВАРУ РЛС <**> | отсутствие пропаданий координатных отметок | соответствие ЭД РЛС | * | * | |
<*> Норма максимальной и минимальной дальности действия трассового радиолокатора определяется требованиями эксплуатационной документации на конкретный тип ОРЛ-Т.
<**> В графах 6, 7 таблицы 9.1 при нормальном функционировании системы ВАРУ и отсутствии на экране индикатора диспетчера УВД ложных отметок от ВС отмечается, что работа системы ВАРУ соответствует требованиям эксплуатационной документации РЛС; при наличии на экране индикатора диспетчера УВД отдельных отметок, вызванных переотражениями от местных предметов, сигналами от боковых лепестков ДН антенны, «перескоков» и привязки формуляров к ложным отметкам указываются координаты (А, Д и Hп), на которых наблюдались эти явления и причины, их вызвавшие.
| Бортовой инженер-оператор (при использовании ВСЛ) | __________________ (фамилия, инициалы) | _____________ (подпись) | |
| «__» ____________ 20__ г. (дата) | |||
| Представитель монтажной организации ____________________________________ (должность, наименование организации) | __________________ (фамилия, инициалы) | _____________ (подпись) | |
| «__» ____________ 20__ г. (дата) | |||
| Руководитель объекта (должность лица, ответственного за эксплуатацию ОРЛ-Т) | _________________ (наименование объекта) | __________________ (фамилия, инициалы) | _____________ (подпись) |
| «__» ____________ 20__ г. (дата) | |||
| (в ред. распоряжения Минтранса России от 29.06.2012 № МС-82-р) | |||
10. Форма акта летной проверки ОРЛ-Т со встроенным вторичным каналом (реквизит «наименование организации» пишется в соответствии с наименованием, указанным в учредительных документах организации, осуществляющей эксплуатацию наземных средств РТОП и связи).
(в ред. распоряжения Минтранса России от 29.06.2012 № МС-82-р)
      ______________________________________________________
      (наименование организации, осуществляющей эксплуатацию
                  наземных средств РТОП и связи)
     ПРЕДСТАВЛЯЮ НА УТВЕРЖДЕНИЕ                     УТВЕРЖДАЮ

Руководитель службы ЭРТОС __________   ____________________________________
____________________________________   (наименование должности руководителя
(лицо, ответственное за эксплуатацию               организации
           средств РТОП)               ____________________________________
____________________________________      в соответствии с учредительными
     (наименование организации               документами организации,
____________________________________   ____________________________________
  в соответствии с учредительными      осуществляющей эксплуатацию наземных
            документами)                      средств РТОП и связи)
_________ ___________________          _________ ___________________
(подпись) (инициалы, фамилия)          (подпись) (инициалы, фамилия)
М.П.
«» __________ 20 г. «» __________ 20 г.
АКТ летной проверки трассового радиолокатора со встроенным вторичным каналом ___________ в аэропорту ________________________ (тип ОРЛ-Т) (наименование аэропорта)
В период с «» ___________ 20 г. по «» __________ 20 г. экипажем ВСЛ (ВС)________________ борт. N ___________________________, оборудованным (тип ВС) ________________________________ N ________________ _______________________ (тип АЛК/бортового оборудования) (зав. номер) (наименование ________________________________________, проведена _______________________ авиапредприятия — эксплуатанта ВСЛ (ВС)) (вид летной проверки: __________________ летная проверка _____________________ N _______________. ввод, специальная) (тип ОРЛ-Т) (зав. номер)
Летную проверку выполняли:

Командир воздушного судна                     _________________________
                                                 (фамилия, инициалы)
    Бортовой инженер-оператор                     _________________________
    (при использовании ВСЛ)                          (фамилия, инициалы)
    Представитель испытательной бригады от КДП    _________________________
                                                 (фамилия, инициалы)
Представитель испытательной бригады от УВД    _________________________
                                                 (фамилия, инициалы)
    Представитель монтажной организации           _________________________
    _____________________________________            (фамилия, инициалы)
(должность, наименование организации)
    Руководитель объекта ______________________   _________________________
    (должность лица,     (наименование объекта)      (фамилия, инициалы)
ответственного
за эксплуатацию ОРЛ-Т)
Измерения параметров и характеристик ОРЛ-Т ________________ проводились (тип РЛС)
в  соответствии  с  требованиями  Федеральных  авиационных  правил  "Летные
проверки  наземных  средств  РТОП,  связи  и  систем  ССО  аэродромов  ГА",
утвержденных Приказом Минтранса России от 18 января 2005 г. № 1 (зарегистрирован Минюстом России 10 марта 2005 г., регистрационный № 6383).
Результаты измерений параметров и характеристик трассового радиолокатора со встроенным вторичным каналом приведены в таблице приложения к акту летной проверки ОРЛ-Т.
Трассовый радиолокатор ОРЛ-Т со встроенным вторичным каналом _________,
                                                             (тип РЛС)
N __________________ в аэропорту ____________________________ соответствует
     (зав. номер)                  (наименование аэропорта)
(не   соответствует  -  указать  причину)  эксплуатационным  требованиям  и
пригоден для обеспечения полетов без ограничений (с ограничениями — указать причину).
1. <a id="p101676"></a>Протокол наземной проверки ОРЛ-Т ___________, N ____________________
                                     (тип РЛС)        (зав. номер)
в 1 (2) экз. на _____ листах.
2. <a id="p101677"></a>Протокол проверки бортового ответчика __________, N ________________
                                          (тип СО)       (зав. номер)
в 1 (2) экз. на _____ листах.
3. <a id="p101678"></a>График углов закрытия ОРЛ-Т.

4. <a id="p101679"></a>Расчетный график дальности действия ОРЛ-Т по первичному и вторичному
каналам  в  полярных  координатах,  скорректированный по результатам летной
проверки  и  с  нанесенными основными контролируемыми маршрутами (трассами)
полетов ВС и границей зоны ответственности УВД.
5. <a id="p101680"></a>Схемы контролируемых маршрутов (воздушных трасс) в соответствии с
аэронавигационным паспортом аэродрома/аэроузла (инструкцией по производству полетов) с указанием на них участков пропаданий отметок от ВС (при их наличии) и подтверждением соответствия графической информации.
-
Таблица - результаты измерений параметров и характеристик ОРЛ-Т _____________, N ______________ в 2 (3) экз. на ____ листах.
Все приложение в 1 (2) экземпляре — организации, осуществляющей эксплуатацию радиолокатора ОРЛ-Т, — службе ЭРТОС. Пункт 6 приложения — авиационному предприятию, на эксплуатации которого находятся ВСЛ (ВС).
Акт составлен в двух (трех) экземплярах: экз. № 1 — организации, осуществляющей эксплуатацию средств РТОП и связи (при вводе ОРЛ-Т в эксплуатацию — 2 экземпляра), — службе ЭРТОС; экз. № 2 — авиационному предприятию, на эксплуатации которого находятся воздушные суда-лаборатории.
Летную проверку проводили:
    Командир ВСЛ (ВС)                           _________ "__" ____ 20__ г.
                                                (подпись)      (дата)
    Бортовой инженер-оператор                   _________ "__" ____ 20__ г.
    (при использовании ВСЛ)                     (подпись)      (дата)
    Представитель испытательной бригады от КДП  _________ "__" ____ 20__ г.
                                                (подпись)      (дата)
    Представитель испытательной бригады от УВД  _________ "__" ____ 20__ г.
                                                (подпись)      (дата)
    Представитель монтажной организации         _________ "__" ____ 20__ г.
    _____________________________________       (подпись)      (дата)
(должность, наименование организации)

Руководитель объекта ______________________ _________ "__" ____ 20__ г.
(должность лица,     (наименование объекта) (подпись)      (дата)
ответственного
за эксплуатацию ОРЛ-Т)
Приложение к акту летной проверки ОРЛ-Т со встроенным вторичным каналом
Результаты измерений параметров и характеристик ОРЛ-Т _____________, N ______________ (тип РЛС) (зав. номер)
| № п/п | Наименование параметра, характеристики | Ед. измерения | Норма по ЭД | № трассы | Результаты измерений | |
| 1 комплект | 2 комплект | |||||
| 1 | 2 | 3 | 4 | 5 | 6 | 7 |
| 1 | Оптимальный угол наклона антенны РЛС | град. | ||||
| 2 | ЗД по Дмакс <*>, первичный канал при Р = 0,8 для: Hмакс Hпромеж. Hмин | км | ||||
| 3 | ЗД по Дмин <*>, первичный канал при Р = 0,8 для: Hмакс Hпромеж. Hмин | км | ||||
| 4 | ЗД по Дмакс <*>, вторичный канал при Р = 0,9 режим «УВД» для: Hмакс Hпромеж. Hмин | км | ||||
| 5 | ЗД по Дмакс <*>, вторичный канал при Р = 0,9 режим «RBS» для: Hмакс Hпромеж. Hмин | км | ||||
| 6 | ЗД по Дмин <*>, вторичный канал при Р = 0,9 режим «УВД» для: Hмакс Hпромеж. Hмин | км | ||||
| 7 | ЗД по Дмин <*>, вторичный канал при Р = 0,9 режим «RBS» для: Hмакс Hпромеж. Hмин | км | ||||
| 8 | Среднеквадратическая ошибка определения координат ВС <*>, первичный канал по: | |||||
| азимуту, А | град. | |||||
| дальности, Д | м | |||||
| 9 | Среднеквадратическая ошибка определения координат ВС <*>, вторичный канал режим «УВД» по: | |||||
| азимуту, А | град. | |||||
| дальности, Д | м | |||||
| 10 | Среднеквадратическая ошибка определения координат ВС <*>, вторичный канал режим «RBS» по: | |||||
| азимуту, А | град. | |||||
| дальности, Д | м | |||||
| 11 | Вероятность прохождения информации о номере ВС <*>, режим «УВД» для: Hмакс Hпромеж. Hмин | Р = 0,9 | ||||
| 12 | Вероятность прохождения информации о номере ВС <*>, режим «RBS» для: Hмакс Hпромеж. Hмин | Р = 0,9 | ||||
| 13 | Вероятность прохождения информации о Н полета ВС <*>, режим «УВД» для: Hмакс Hпромеж. Hмин | Р = 0,9 | ||||
| 14 | Вероятность прохождения информации о Н полета ВС <*>, режим «RBS» для: Hмакс Hпромеж. Hмин | Р = 0,9 | ||||
| 15 | Точность совмещения координатных отметок первичного и вторичного каналов по: | соответствие ЭД РЛС | ||||
| азимуту, А | град. | |||||
| дальности, Д | м | |||||
| 16 | Эффективность работы системы ВАРУ РЛС <**> | отсутствие пропаданий координатных отметок | соответствие ЭД РЛС | |||
<*> Норма максимальной и минимальной дальности действия трассового радиолокатора со встроенным вторичным каналом определяется эксплуатационной документацией на конкретный тип ОРЛ-Т.
<**> В графах 6, 7 таблицы 10.1 при нормальном функционировании системы ВАРУ и отсутствии на экране индикатора диспетчера УВД ложных отметок от ВС отмечается, что работа системы ВАРУ соответствует требованиям эксплуатационной документации РЛС; при наличии на экране индикатора диспетчера УВД отдельных отметок, вызванных переотражениями от местных предметов, сигналами от боковых лепестков диаграммы направленности антенны РЛС, «перескоков» и привязки формуляров к ложным отметкам указываются координаты (А, Д и Hп), на которых наблюдались эти явления и причины, их вызвавшие.
| Бортовой инженер-оператор (при использовании ВСЛ) | __________________ (фамилия, инициалы) | _____________ (подпись) | |
| «__» ____________ 20__ г. (дата) | |||
| Представитель монтажной организации ____________________________________ (должность, наименование организации) | __________________ (фамилия, инициалы) | _____________ (подпись) | |
| «__» ____________ 20__ г. (дата) | |||
| Руководитель объекта (должность лица, ответственного за эксплуатацию ОРЛ-Т) | _________________ (наименование объекта) | __________________ (фамилия, инициалы) | _____________ (подпись) |
| «__» ____________ 20__ г. (дата) | |||
| (в ред. распоряжения Минтранса России от 29.06.2012 № МС-82-р) | |||
11. Форма акта летной проверки ВРЛ (реквизит «наименование организации» пишется в соответствии с наименованием, указанным в учредительных документах организации, осуществляющей эксплуатацию наземных средств РТОП и связи).
(в ред. распоряжения Минтранса России от 29.06.2012 № МС-82-р)
      ______________________________________________________
      (наименование организации, осуществляющей эксплуатацию
                  наземных средств РТОП и связи)
     ПРЕДСТАВЛЯЮ НА УТВЕРЖДЕНИЕ                     УТВЕРЖДАЮ

Руководитель службы ЭРТОС __________   ____________________________________
____________________________________   (наименование должности руководителя
(лицо, ответственное за эксплуатацию               организации
           средств РТОП)               ____________________________________
____________________________________      в соответствии с учредительными
     (наименование организации               документами организации,
____________________________________   ____________________________________
  в соответствии с учредительными      осуществляющей эксплуатацию наземных
            документами)                      средств РТОП и связи)
_________ ___________________          _________ ___________________
(подпись) (инициалы, фамилия)          (подпись) (инициалы, фамилия)
М.П.
«» __________ 20 г. «» __________ 20 г.
АКТ летной проверки трассового вторичного радиолокатора ___________ в аэропорту ________________________ (тип РЛС) (наименование аэропорта)
В период с «» ___________ 20 г. по «» __________ 20 г. экипажем ВСЛ (ВС)________________ борт. N ___________________________, оборудованным (тип ВС) ________________________________ N ______________ _________________________ (тип АЛК/бортового оборудования) (зав. номер) (наименование ________________________________________, проведена _______________________ авиапредприятия — эксплуатанта ВСЛ (ВС)) (вид летной проверки: __________________ летная проверка _____________________ N _______________. ввод, специальная) (тип ВРЛ) (зав. номер)
Летную проверку выполняли:

Командир воздушного судна                     _________________________
                                                 (фамилия, инициалы)
    Бортовой инженер-оператор                     _________________________
    (при использовании ВСЛ)                          (фамилия, инициалы)
    Представитель испытательной бригады от КДП    _________________________
                                                 (фамилия, инициалы)
Представитель испытательной бригады от УВД    _________________________
                                                 (фамилия, инициалы)
    Представитель монтажной организации           _________________________
    _____________________________________            (фамилия, инициалы)
(должность, наименование организации)
    Руководитель объекта ______________________   _________________________
    (должность лица,     (наименование объекта)      (фамилия, инициалы)
ответственного
за эксплуатацию ВРЛ)
Измерения параметров и характеристик ВРЛ __________________ проводились (тип РЛС)
в  соответствии  с  требованиями  Федеральных  авиационных  правил  "Летные
проверки  наземных  средств  РТОП,  связи  и  систем  ССО  аэродромов  ГА",
утвержденных Приказом Минтранса России от 18 января 2005 г. № 1 (зарегистрирован Минюстом России 10 марта 2005 г., регистрационный № 6383).
Результаты измерений параметров и характеристик вторичного радиолокатора приведены в таблице приложения к акту летной проверки ВРЛ.
Трассовый вторичный радиолокатор ______, N ________________ в аэропорту
                                 (тип)       (зав. номер)
________________________ соответствует (не соответствует — указать причину) (наименование аэропорта) эксплуатационным требованиям и пригоден для обеспечения полетов без ограничений (с ограничениями — указать причину).
1. <a id="p101714"></a>Протокол наземной проверки ВРЛ _____________, N ____________________
                                    (тип РЛС)          (зав. номер)
в 1 (2) экз. на _____ листах.
2. <a id="p101715"></a>Протокол проверки бортового ответчика _________, N _________________
                                           (тип)        (зав. номер)
в 1 (2) экз. на _____ листах.
3. <a id="p101716"></a>График углов закрытия ВРЛ _____________.

4.   <a id="p101717"></a>Расчетный  график  дальности  действия  ВРЛ  ________  в  полярных
координатах,   скорректированный   по   результатам  летной  проверки  и  с
нанесенными  основными  контролируемыми  маршрутами (трассами) полетов ВС и
границей зоны ответственности УВД.
5. <a id="p101718"></a>Схемы контролируемых маршрутов (воздушных трасс) в соответствии с
аэронавигационным паспортом аэродрома/аэроузла (инструкцией по производству полетов) с указанием на них участков пропаданий отметок от ВС (при их наличии) и подтверждением соответствия графической информации.
-
Таблица - результаты измерений параметров и характеристик ВРЛ _______________, N ______________ в 2 (3) экз. на ____ листах.
Все приложение в 1 (2) экземпляре — организации, осуществляющей эксплуатацию вторичного радиолокатора ____________________, — службе ЭРТОС. (тип ВРЛ) Пункт 6 приложения — авиационному предприятию, на эксплуатации которого находятся ВСЛ (ВС).
Акт составлен в двух (трех) экземплярах: экз. № 1 — организации, осуществляющей эксплуатацию средств РТОП и связи (при вводе радиолокатора ВРЛ в эксплуатацию — 2 экземпляра), — службе ЭРТОС; экз. № 2 — авиационному предприятию, на эксплуатации которого находятся воздушные суда-лаборатории.
Летную проверку проводили:
    Командир ВСЛ (ВС)                           _________ "__" ____ 20__ г.
                                                (подпись)      (дата)
    Бортовой инженер-оператор                   _________ "__" ____ 20__ г.
    (при использовании ВСЛ)                     (подпись)      (дата)
    Представитель испытательной бригады от КДП  _________ "__" ____ 20__ г.
                                                (подпись)      (дата)
    Представитель испытательной бригады от УВД  _________ "__" ____ 20__ г.
                                                (подпись)      (дата)
    Представитель монтажной организации         _________ "__" ____ 20__ г.
    ______________________________________      (подпись)      (дата)
(должность, наименование организации)

Руководитель объекта ______________________ _________ "__" ____ 20__ г.
(должность лица,     (наименование объекта) (подпись)      (дата)
ответственного
за эксплуатацию ВРЛ)
Приложение к акту летной проверки трассового вторичного радиолокатора
Результаты измерений параметров и характеристик ВРЛ _______________, N ______________ (тип РЛС) (зав. номер)
| № п/п | Наименование параметра, характеристики | Ед. измерения | Норма по ЭД | № трассы | Результаты измерений | |
| 1 комплект | 2 комплект | |||||
| 1 | 2 | 3 | 4 | 5 | 6 | 7 |
| 1 | Оптимальный угол наклона антенны ВРЛ | град. | ||||
| 2 | ЗДмакс по Д <*>, вторичный канал при Р = 0,9 режим «УВД» для: Hмакс Hпромеж. Hмин | км | ||||
| 3 | ЗД по Дмакс <*>, вторичный канал при Р = 0,9 режим «RBS» для: Hмакс Hпромеж. Hмин | км | ||||
| 4 | ЗД по Дмин <*>, вторичный канал при Р = 0,9 режим «УВД» для: Hмакс Hпромеж. Hмин | км | ||||
| 5 | ЗД по Дмин <*>, вторичный канал при Р = 0,9 режим «RBS» для: Hмакс Hпромеж. Hмин | км | ||||
| 6 | Среднеквадратическая ошибка определения координат ВС <*>, режим «УВД» по: | |||||
| азимуту, А | град. | |||||
| дальности, Д | м | |||||
| 7 | Среднеквадратическая ошибка определения координат ВС <*>, режим «RBS» по: | |||||
| азимуту, А | град. | |||||
| дальности, Д | м | |||||
| 8 | Вероятность прохождения информации о номере ВС <*>, режим «УВД» для: Hмакс Hпромеж. Hмин | Р = 0,9 | ||||
| 9 | Вероятность прохождения информации о номере ВС <*>, режим «RBS» для: Hмакс Hпромеж. Hмин | Р = 0,9 | ||||
| 10 | Вероятность прохождения информации о Н полета ВС <*>, режим «УВД» для: Hмакс Hпромеж. Hмин | Р = 0,9 | ||||
| 11 | Вероятность прохождения информации о Н полета ВС <*>, режим «RBS» для: Hмакс Hпромеж. Hмин | Р = 0,9 | ||||
| 12 | Эффективность работы системы ВАРУ ВРЛ <**> | отсутствие пропаданий координатных отметок | соответствие ЭД РЛС | |||
<*> Норма максимальной и минимальной дальности действия трассового вторичного радиолокатора определяется эксплуатационной документацией на конкретный тип ВРЛ.
<**> В графах 6, 7 таблицы 11.1 при нормальном функционировании системы ВАРУ и отсутствии на экране индикатора диспетчера УВД ложных отметок от ВС отмечается, что работа системы ВАРУ соответствует требованиям эксплуатационной документации ВРЛ; при наличии на экране индикатора диспетчера УВД отдельных отметок, вызванных переотражениями от местных предметов, сигналами от боковых лепестков диаграммы направленности антенны ВРЛ, «перескоков» и привязки формуляров к ложным отметкам указываются координаты (А, Д и Hп), на которых наблюдались эти явления и причины, их вызвавшие.
| Бортовой инженер-оператор (при использовании ВСЛ) | __________________ (фамилия, инициалы) | _____________ (подпись) | |
| «__» ____________ 20__ г. (дата) | |||
| Представитель монтажной организации ____________________________________ (должность, наименование организации) | __________________ (фамилия, инициалы) | _____________ (подпись) | |
| «__» ____________ 20__ г. (дата) | |||
| Руководитель объекта (должность лица, ответственного за эксплуатацию ВРЛ) | _________________ (наименование объекта) | __________________ (фамилия, инициалы) | _____________ (подпись) |
| «__» ____________ 20__ г. (дата) | |||
| (в ред. распоряжения Минтранса России от 29.06.2012 № МС-82-р) | |||
12. Форма акта летной проверки средств АВЭС (реквизит «наименование организации» пишется в соответствии с наименованием, указанным в учредительных документах организации, осуществляющей эксплуатацию наземных средств РТОП и связи).
(в ред. распоряжения Минтранса России от 29.06.2012 № МС-82-р)
      ______________________________________________________
      (наименование организации, осуществляющей эксплуатацию
                  наземных средств РТОП и связи)
     ПРЕДСТАВЛЯЮ НА УТВЕРЖДЕНИЕ                     УТВЕРЖДАЮ

Руководитель службы ЭРТОС __________   ____________________________________
____________________________________   (наименование должности руководителя
(лицо, ответственное за эксплуатацию               организации
           средств РТОП)               ____________________________________
____________________________________      в соответствии с учредительными
     (наименование организации               документами организации,
____________________________________   ____________________________________
  в соответствии с учредительными      осуществляющей эксплуатацию наземных
            документами)                      средств РТОП и связи)
_________ ___________________          _________ ___________________
(подпись) (инициалы, фамилия)          (подпись) (инициалы, фамилия)
М.П.
«» __________ 20 г. «» __________ 20 г.
АКТ летной проверки АВЭС ____________________ (тип средства связи) в аэропорту ________________________ (наименование аэропорта)
В период с «» ___________ 20 г. по «» __________ 20 г. экипажем ВСЛ (ВС) <*> ____________ борт. N __________, с калиброванной радиостанцией (тип ВС) ______________________________________, N _________________________________ (тип средства связи) (зав. номер) _________________________________________________________________ проведена (наименование авиапредприятия — эксплуатанта ВСЛ (ВС)) ______________________________________________________ летная проверка АВЭС (вид летной проверки: ввод, специальная) _______________________________ N ____________. (тип наземного средства связи) (зав. номер)
Летную проверку выполняли:

Командир воздушного судна                     _________________________
                                                 (фамилия, инициалы)
    Бортовой инженер-оператор                     _________________________
    (при использовании ВСЛ)                          (фамилия, инициалы)
    Представитель от КПД                          _________________________
                                                 (фамилия, инициалы)
Представитель службы УВД                      _________________________
                                                 (фамилия, инициалы)
    Руководитель объекта ______________________   _________________________
    (должность лица,     (наименование объекта)      (фамилия, инициалы)
ответственного
за эксплуатацию АВЭС)
Проверка и измерения параметров и характеристик АВЭС _____________________ проводились в соответствии с требованиями Федеральных (тип средства связи) авиационных правил «Летные проверки наземных средств РТОП, связи и систем ССО аэродромов ГА», утвержденных Приказом Минтранса России от 18 января 2005 г. № 1 (зарегистрирован Минюстом России 10 марта 2005 г., регистрационный № 6383).
Результаты проверки и измерений средств АВЭС приведены в таблице приложения к акту летной проверки АВЭС. --------------------------------
<*> При проверке средств АВЭС экипажем ВСЛ (ВС).
________________________, N _______________________________ в аэропорту
  (тип средства связи)               (зав. номер)
________________________ соответствует (не соответствует — указать причину) (наименование аэропорта) эксплуатационным требованиям и пригодно(на) для обеспечения полетов без ограничений (с ограничениями — указать причину).
-
Таблица - результаты проверки и измерений параметров и характеристик ____________________ N __________ в 2 экз. на ____ листах. (тип средства связи) (зав. номер)
-
Протокол калибровки бортовой радиостанции <*> _____________________, (тип р/с) N __________________ в 1 экз. на ___ листах. (зав. номер)
Акт составлен в двух (трех) экземплярах:
    экз.  N  1  -  организации,  осуществляющей эксплуатацию средств РТОП и
связи  (при  вводе  средств  связи в эксплуатацию - 2 экземпляра), - службе
ЭРТОС; экз. № 2 — авиационному предприятию, на эксплуатации которого находятся воздушные суда-лаборатории <**>.
Летную проверку проводили:
    Командир ВСЛ (ВС)                           _________ "__" ____ 20__ г.
                                                (подпись)      (дата)
    Бортовой инженер-оператор                   _________ "__" ____ 20__ г.
    (при использовании ВСЛ)                     (подпись)      (дата)
    Представитель от КДП                        _________ "__" ____ 20__ г.
                                                (подпись)      (дата)
    Представитель службы УВД                    _________ "__" ____ 20__ г.
                                                (подпись)      (дата)
Руководитель объекта ______________________ _________ "__" ____ 20__ г.
(должность лица,     (наименование объекта) (подпись)      (дата)
ответственного
за эксплуатацию АВЭС)
<*> Бортовая радиостанция, по сигналам которой оцениваются ЗД АВЭС и качество радиообмена «воздух — земля», проверяется в соответствии с требованиями эксплуатационной документации на этот тип радиостанции (ЕРТЭ на данный тип ВС).
<**> При проверке средств АВЭС экипажем воздушного судна-лаборатории.
Приложение к акту летной проверки АВЭС
Результаты измерений параметров и характеристик АВЭС _______________ N ______________ (тип р/с) (зав. номер)
| Бортовой инженер-оператор <*> (при использовании ВСЛ) | __________________ (фамилия, инициалы) | _____________ (подпись) | |
| «__» _____ 20__ г. (дата) | |||
| Представитель службы УВД | __________________ (фамилия, инициалы) | _____________ (подпись) | |
| «__» _____ 20__ г. (дата) | |||
| Руководитель объекта (должность лица, ответственного за эксплуатацию АВЭС) | ______________ (наименование объекта) | __________________ (фамилия, инициалы) | _____________ (подпись) |
| «__» ____________ 20__ г. (дата) | |||
| (в ред. распоряжения Минтранса России от 29.06.2012 № МС-82-р) | |||
<*> При проверке средств АВЭС экипажем ВСЛ (ВС).
(в ред. распоряжения Минтранса России от 29.06.2012 № МС-82-р)
13. Формы актов летных проверок систем ССО аэродромов (реквизит «наименование организации» пишется в соответствии с наименованием, указанным в учредительных документах организации, осуществляющей эксплуатацию систем ССО аэродромов).
(в ред. распоряжения Минтранса России от 29.06.2012 № МС-82-р)
      ______________________________________________________
      (наименование организации, осуществляющей эксплуатацию
                            систем ССО)
     ПРЕДСТАВЛЯЮ НА УТВЕРЖДЕНИЕ                     УТВЕРЖДАЮ

Руководитель службы ЭСТОП __________   ____________________________________
____________________________________   (наименование должности руководителя
(лицо, ответственное за эксплуатацию   ____________________________________
               ЭСТОП)                     в соответствии с учредительными
____________________________________   ____________________________________
     (наименование организации               документами организации,
____________________________________   ____________________________________
  в соответствии с учредительными      осуществляющей эксплуатацию систем
            документами)                         ССО аэродромов)
_________ ___________________          _________ ___________________
(подпись) (инициалы, фамилия)          (подпись) (инициалы, фамилия)
М.П.
«» __________ 20 г. «» __________ 20 г.
АКТ летной проверки системы ССО
               __________________________________ с МК  - __°
               (ОМИ, ОВИ-I, II, III, PAPI, APAPI)     п
               в аэропорту ________________________
                           (наименование аэропорта)
В период с «» ___________ 20 г. по «» __________ 20 г. экипажем ВСЛ (ВС) __________________ борт. N ________________________, оборудованным (тип ВС) ________________________________ N ________________ _______________________ (тип АЛК/бортового оборудования) (зав. номер) (наименование ________________________________________, проведена _______________________ авиапредприятия — эксплуатанта ВСЛ (ВС)) (вид летной проверки: ___________________________________________________ летная проверка системы ввод, годовая, специальная) ССО _________________________________________. (ОМИ, ОВИ-I, II, III, PAPI, APAPI и т.д.)
Летную проверку выполняли:

Командир воздушного судна                     _________________________
                                                 (фамилия, инициалы)
    Бортовой инженер-оператор                     _________________________
    (при использовании ВСЛ)                          (фамилия, инициалы)
    _______________________________               _________________________
    (должность лица, ответственного                  (фамилия, инициалы)
за эксплуатацию системы ССО)
Проверка и измерения параметров и характеристик системы ССО ________________________________________________ проводились в соответствии (ОМИ, ОВИ-I, II, III, PAPI, APAPI) с требованиями Федеральных авиационных правил «Летные проверки наземных средств РТОП, связи и систем ССО аэродромов ГА», утвержденных Приказом Минтранса России от 18 января 2005 г. № 1 (зарегистрирован Минюстом России 10 марта 2005 г., регистрационный № 6383).
Результаты проверки и измерений параметров и характеристик системы ССО приведены в таблице приложения к акту летной проверки системы ССО.
Система светосигнального оборудования _________________________________
                                       (тип ОМИ, ОВИ-I, II, III, PAPI,
_____________ в аэропорту _________________________________ с МК  - ______°
APAPI и т.д.)                 (наименование аэропорта)          п
соответствует  (не  соответствует  - указать причину) требованиям к системе
ССО  по  ____________ категории и пригодна для эксплуатации без ограничений
(с ограничениями — указать причину).
-
Таблица - результаты проверки и измерений параметров и характеристик системы ССО _________________________________________________ (тип ОМИ, ОВИ-I, II, III, PAPI, APAPI и т.д.) в 2 (3) экз. на ______ листах.
__________ аэродрома ________________________ в одном (двух) экз.  форматом
 II, III)            (наименование аэропорта)
10 x 15 (13 x 18) для организации, осуществляющей эксплуатацию системы ССО,
-
службе ЭСТОП.
Акт составлен в двух (трех) экземплярах:
    экз.  N  1  - организации, осуществляющей эксплуатацию системы ССО (при
вводе  системы  ССО в эксплуатацию и продлении срока действия удостоверения
(сертификата) годности к эксплуатации системы ССО — 2 экземпляра), — службе ЭСТОП; экз. № 2 — авиационному предприятию, на эксплуатации которого находятся воздушные суда-лаборатории.
Летную проверку проводили:
    Командир ВСЛ (ВС)                 ___________ "__" ____________ 20__ г.
                                       (подпись)           (дата)
    Бортовой инженер-оператор         ___________ "__" ____________ 20__ г.
    (при использовании ВСЛ)            (подпись)           (дата)

    _______________________________   ___________ "__" ____________ 20__ г.
    (должность лица, ответственного    (подпись)           (дата)
за эксплуатацию системы ССО)
Приложение к акту летной проверки системы ССО
Таблица 13.1
Результаты проверки и измерений параметров и характеристик ОМИ, СТО
| Бортовой инженер-оператор (при использовании ВСЛ) | ___________________ (фамилия, инициалы) | ______________ (подпись) |
| "__" ____________ 20__ г. (дата) | ||
| ______________________________ (должность лица, ответственного за эксплуатацию системы ССО) | ___________________ (фамилия, инициалы) | ______________ (подпись) |
| "__" ____________ 20__ г. (дата) | ||
| (в ред. распоряжения Минтранса России от 29.06.2012 N МС-82-р) | ||
Таблица 13.2
Результаты проверки и измерений характеристик ОВИ-I без осевых огней
| Бортовой инженер-оператор (при использовании ВСЛ) | ___________________ (фамилия, инициалы) | ______________ (подпись) |
| "__" ____________ 20__ г. (дата) | ||
| ______________________________ (должность лица, ответственного за эксплуатацию системы ССО) | ___________________ (фамилия, инициалы) | ______________ (подпись) |
| "__" ____________ 20__ г. (дата) | ||
| (в ред. распоряжения Минтранса России от 29.06.2012 N МС-82-р) | ||
Таблица 13.3
Результаты проверки и измерений характеристик ОВИ-I с осевыми огнями
| Бортовой инженер-оператор (при использовании ВСЛ) | ___________________ (фамилия, инициалы) | ______________ (подпись) |
| "__" ____________ 20__ г. (дата) | ||
| ______________________________ (должность лица, ответственного за эксплуатацию системы ССО) | ___________________ (фамилия, инициалы) | ______________ (подпись) |
| "__" ____________ 20__ г. (дата) | ||
| (в ред. распоряжения Минтранса России от 29.06.2012 N МС-82-р) | ||
Таблица 13.4
Результаты проверки и измерений характеристик ОВИ-II и ОВИ-III
| Бортовой инженер-оператор (при использовании ВСЛ) | ___________________ (фамилия, инициалы) | ______________ (подпись) |
| "__" ____________ 20__ г. (дата) | ||
| ______________________________ (должность лица, ответственного за эксплуатацию системы ССО) | ___________________ (фамилия, инициалы) | ______________ (подпись) |
| "__" ____________ 20__ г. (дата) | ||
| (в ред. распоряжения Минтранса России от 29.06.2012 N МС-82-р) | ||
14. Форма акта летной проверки схем полетов по приборам ППП/IAP (реквизит "наименование организации" пишется в соответствии с наименованием, указанным в учредительных документах организации, осуществляющей эксплуатацию схем полетов по приборам).
  _______________________________________________________________
  (наименование организации, осуществляющей эксплуатацию наземных
  _______________________________________________________________
  средств РТОП и связи/организации, использующей сигналы средств
  _______________________________________________________________
         РТОП и связи для управления воздушным движением)
     ПРЕДСТАВЛЯЮ НА УТВЕРЖДЕНИЕ                     УТВЕРЖДАЮ

Руководитель службы ЭРТОС __________   ____________________________________
____________________________________   (наименование должности руководителя
(лицо, ответственное за эксплуатацию   ____________________________________
  средства РТОП, используемого для        в соответствии с учредительными
 схемы полетов по приборам ППП/IAP)    ____________________________________
____________________________________         документами организации,
     (наименование организации         ____________________________________
____________________________________     осуществляющей эксплуатацию схем
  в соответствии с учредительными          полетов по приборам ППП/IAP)
документами)
_________ ___________________          _________ ___________________
(подпись) (инициалы, фамилия)          (подпись) (инициалы, фамилия)
М.П.
«» __________ 20 г. «» __________ 20 г.
АКТ летной проверки схемы полетов по приборам __________________________________________________ (тип схемы ППП/IAP: воздушная трасса, внетрассовый __________________________________________________ маршрут, схема захода на посадку, схема маршрутов __________________________________________________ прибытия и вылета и т.д.) аэропорта (аэроузла) _________________________________ (наименование аэропорта/аэроузла)
В период с «» ___________ 20 г. по «» __________ 20 г. экипажем ВСЛ ________________ борт. N ___________, оборудованным АЛК — _____________ (тип ВС) (тип АЛК) N ________________ _______________________________________________________, (зав. номер) (наименование авиапредприятия — эксплуатанта ВСЛ) проведена _________________________________________________ летная проверка (вид летной проверки: ввод, годовая, специальная) схемы полетов по приборам ППП/IAP _________________________________________ (тип схемы ППП/IAP: воздушная трасса
          N ..., схема захода на посадку с МК  - _______°,
                                             п
__________________________________________________________________________. схема маршрутов прибытия и вылета, схема FSM и т.д.)
Летную проверку выполняли:

Командир воздушного судна                     _________________________
                                                 (фамилия, инициалы)
Бортовой инженер-оператор                     _________________________
                                                 (фамилия, инициалы)
Специалист по схемам ППП/IAP                  _________________________
                                                 (фамилия, инициалы)
Представитель службы УВД                      _________________________
                                                 (фамилия, инициалы)
    Руководитель средства РТОП __________         _________________________
    (лицо, ответственное за эксплуатацию             (фамилия, инициалы)
средства для схемы ППП/IAP)
Летная проверка схемы ППП/IAP _________________________________________ (тип схемы ППП/IAP: воздушная трасса
          N ..., схема захода на посадку с МК  -, и т.д.)
                                             п
и измерения параметров ____________________________________________________ (тип средства РТОП для обеспечения полетов по схеме ____________ N __________________ проводились в соответствии с требованиями
  ППП/IAP)        (зав. номер)
Федеральных  авиационных  правил  "Летные  проверки  наземных средств РТОП,
связи и систем ССО аэродромов ГА», утвержденных Приказом Минтранса России от 18 января 2005 г. № 1 (зарегистрирован Минюстом России 10 марта 2005 г., регистрационный № 6383).
Результаты проверки и измерений приведены в таблице приложения к акту летной проверки.
Схема полетов по приборам ППП/IAP _____________________________________
                                         (воздушная трасса N ...,
              схема захода на посадку с МК  -, и т.д.)
                                          п
с использованием сигналов от ______________________________________________ (тип средства РТОП для обеспечения полетов _________________ N ________________ аэропорта (аэроузла) _________________ по схеме ППП/IAP) (зав. номер) (наименование ________________________ соответствует (не соответствует — указать причину) аэропорта/аэроузла)
требованиям  действующего  аэронавигационного  паспорта  аэродрома/аэроузла
(инструкции  по производству полетов в районе данного аэродрома/аэроузла) и
пригодна  для  обеспечения  полетов  ВС  по  приборам  без  ограничений  (с
ограничениями — указать причину).
Приложение. Таблица — результаты проверки и измерений параметров и характеристик наземного средства РТОП _____________________________________ (тип средства РТОП для обеспечения
________________________  N ____________ в 2  экз.  на ______ листах.
полетов по схеме ППП/IAP)   (зав. номер)
Акт составлен в 3 (4) экземплярах:
экз.  N  1  -  организации, осуществляющей эксплуатацию схем полетов по
приборам;
    экз.  N  2  -  организации,  осуществляющей эксплуатацию средств РТОП и
связи  (при вводе схемы полетов по приборам в эксплуатацию - 2 экземпляра),
-
службе ЭРТОС; экз. № 3 — авиационному предприятию, на эксплуатации которого находятся воздушные суда-лаборатории.
Летную проверку проводили:
    Командир ВСЛ                                _________ "__" ____ 20__ г.
                                                (подпись)      (дата)
    Бортовой инженер-оператор                   _________ "__" ____ 20__ г.
                                                (подпись)      (дата)
    Специалист по схемам ППП/IAP                _________ "__" ____ 20__ г.
                                                (подпись)      (дата)
    Представитель службы УВД                    _________ "__" ____ 20__ г.
                                                (подпись)      (дата)

    Руководитель объекта    ___________________ _________ "__" ____ 20__ г.
    (лицо, ответственное    (наименование РТОП)  (подпись)     (дата)
за эксплуатацию средства
для схемы ППП/IAP)
15. Форма акта летной проверки ЛККС (реквизит «наименование организации» пишется в соответствии с наименованием, указанным в учредительных документах организации, осуществляющей эксплуатацию наземных средств РТОП и связи)
______________________________________________________ (наименование организации, осуществляющей эксплуатацию наземных средств РТОП и связи)
     ПРЕДСТАВЛЯЮ НА УТВЕРЖДЕНИЕ                     УТВЕРЖДАЮ

Руководитель службы ЭРТОС __________   ____________________________________
____________________________________   (наименование должности руководителя
(лицо, ответственное за эксплуатацию               организации
           средств РТОП)               ____________________________________
____________________________________     (в соответствии с учредительными
     (наименование организации               документами организации,
____________________________________   ____________________________________
  в соответствии с учредительными      осуществляющей эксплуатацию наземных
            документами)                      средств РТОП и связи)
_________ ___________________          _________ ___________________
(подпись) (инициалы, фамилия)          (подпись) (инициалы, фамилия)
М.П.
«» __________ 20 г. «» __________ 20 г.
АКТ летной проверки локальной контрольно-корректирующей станции __________ в аэропорту ________________________
              (тип ЛККС)             (наименование аэропорта)

    В  период с "__" __________ 20__ г. по "__" __________ 20__ г. экипажем
ВСЛ ________ борт. N ______, оборудованным АЛК — _________ N ______________ (тип ВС) (тип АЛК) (зав. номер) _______________________________, проведена ________________________________
(наименование авиапредприятия -                 (вид летной проверки:
      эксплуатанта ВСЛ)                           ввод, специальная)
летная проверка ЛККС __________ N ____________. (тип ЛККС) (зав. номер)
Летную проверку выполняли:

Командир воздушного судна                           ___________________
                                                    (фамилия, инициалы)
Бортовые инженеры-операторы                         ___________________
                                                    (фамилия, инициалы)
    Руководитель объекта   ______________________       ___________________
      (должность лица,     (наименование объекта)       (фамилия, инициалы)
   ответственного
  за эксплуатацию
       ЛККС)
Измерения параметров и характеристик ЛККС _____________ проводились в (тип системы) соответствии с требованиями Федеральных авиационных правил «Летные проверки»
наземных  средств  радиотехнического   обеспечения   полетов,   авиационной
электросвязи и систем светосигнального оборудования  гражданской  авиации",
утвержденных   Приказом   Минтранса  России  от  18  января  2005  г.  N  1
(зарегистрирован Минюстом России 10 марта 2005 г., регистрационный № 6383). Результаты измерений приведены в таблице приложения к акту летной проверки ЛККС.
Локальная контрольно-корректирующая станция __________________________, (тип системы) N ________________ в аэропорту ______________________________ соответствует
    (зав. номер)                  (наименование аэропорта)
(не  соответствует  -  указать  причину)  эксплуатационным   требованиям  и
пригодна  (не  пригодна) для выполнения инструментального захода на посадку
по   I   категории  ИКАО  и  может  эксплуатироваться  без  ограничений  (с
ограничениями — указать причину).
-
Таблица - результаты измерений параметров и характеристик ЛККС __________, N ____________ в 2 (3) экз. на ______ листах. (тип ЛККС) (зав. номер)
- Дешифрированные материалы объективного контроля измерений параметров и характеристик ЛККС _____________ N ___________ в 1 (2) экз. на ___ листах (тип системы) (зав. номер) (организации, осуществляющей эксплуатацию ЛККС, — службе ЭРТОС).
Акт составлен в двух (трех) экземплярах:
экз. № 1 — организации, осуществляющей эксплуатацию средств РТОП и связи (при вводе ЛККС в эксплуатацию — 2 экземпляра), — службе ЭРТОС; экз. № 2 — авиационному предприятию, на эксплуатации которого находятся воздушные суда-лаборатории.
Летную проверку проводили:
    Командир ВСЛ                      _________     "__" __________ 20__ г.
                                      (подпись)            (дата)

    Бортовые инженеры-операторы       _________     "__" __________ 20__ г.
                                      (подпись)            (дата)

                                      _________     "__" __________ 20__ г.
                                      (подпись)            (дата)

    Руководитель объекта  _____________  _________  "__" __________ 20__ г.
      (должность лица,      (наименование  (подпись)         (дата)
       ответственного           объекта)
  за эксплуатацию
        ЛККС)
(п. 15 введен распоряжением Минтранса России от 29.06.2012 № МС-82-р)
Приложение к акту летной проверки ЛККС
Результаты измерений параметров и характеристик ЛККС _____ N ____________ (тип) (зав. номер)
| Бортовой инженер-оператор | __________________ (фамилия, инициалы) |
_________ (подпись) |
«» _____ 20 г. (дата) |
|---|
1. Требования к параметрам (характеристикам) ЛККС приведены в Приложении № 4.
2. Кроме таблицы 15.1 к акту летной проверки ЛККС прилагаются дешифрированные материалы результатов летных измерений параметров и характеристик ЛККС (материалы объективного контроля: распечатки, графики, таблицы и другие материалы в зависимости от технических характеристик аппаратуры летного контроля).
16. Форма акта летной проверки АЗН-В (реквизит «наименование организации» пишется в соответствии с наименованием, указанным в учредительных документах организации, осуществляющей эксплуатацию наземных средств РТОП и связи)
______________________________________________________ (наименование организации, осуществляющей эксплуатацию наземных средств РТОП и связи)
     ПРЕДСТАВЛЯЮ НА УТВЕРЖДЕНИЕ                     УТВЕРЖДАЮ
Руководитель службы ЭРТОС __________   ____________________________________
(лицо, ответственное за эксплуатацию   (наименование должности руководителя
           средств РТОП)                    организации в соответствии
____________________________________   ____________________________________
     (наименование организации             с учредительными документами
____________________________________   ____________________________________
  в соответствии с учредительными          организации, осуществляющей
____________________________________   ____________________________________
            документами)                эксплуатацию наземных средств РТОП
и связи)
_____________  _____________________   _____________  _____________________
  (подпись)     (инициалы, фамилия)      (подпись)     (инициалы, фамилия)
М.П.
«» ____________ 20 г. «» ______________ 20 г.
АКТ летной проверки станции автоматического зависимого наблюдения радиовещательного типа ______________________________ в ______________________________ (тип АЗН-В) (наименование места установки)
В период с «» ________ 20 г. по «» ________ 20 г. экипажем ВСЛ (ВС) __________ борт. N ________, оборудованным _________________ N ____________ (тип ВС) (тип АЛК/бортовое (зав. номер) оборудование) _______________________________, проведена ________________________________
(наименование авиапредприятия -              (вид летной проверки: ввод,
    эксплуатанта ВСЛ (ВС))                           специальная)
летная проверка АЗН-В _______________ N ________________. (тип АЗН-В) (зав. номер)
Летную проверку выполняли:

Командир воздушного судна               _______________________________
                                              (фамилия, инициалы)
Бортовые инженеры-операторы             _______________________________
                                              (фамилия, инициалы)
                                        _______________________________
                                              (фамилия, инициалы)
    Руководитель объекта _____________      _______________________________
      (должность лица,   (наименование            (фамилия, инициалы)
       ответственного      объекта)
  за эксплуатацию
       АЗН-В)
Измерения параметров и характеристик АЗН-В _____________ проводились в (тип системы) соответствии с требованиями Федеральных авиационных правил «Летные проверки»
наземных   средств   радиотехнического   обеспечения  полетов,  авиационной
электросвязи и систем светосигнального оборудования  гражданской  авиации",
утвержденных   Приказом   Минтранса  России  от  18  января  2005  г.  N  1
(зарегистрирован Минюстом России 10 марта 2005 г., регистрационный № 6383).
Результаты измерений приведены в таблице приложения к акту летной проверки АЗН-В.
    Станция автоматического зависимого  наблюдения  радиовещательного  типа
_________________,  N ________________ в __________________________________
  (тип системы)         (зав. номер)       (наименование места установки)
соответствует   (не   соответствует  -  указать  причину)  эксплуатационным
требованиям и пригодна для эксплуатации без ограничений (с ограничениями  -
указать причину).
-
Таблица - результаты измерений параметров и характеристик АЗН-В ___________, N ____________ в 2 (3) экз. на ________ листах. (тип АЗН-В) (зав. номер)
Акт составлен в двух (трех) экземплярах:
экз. № 1 — организации, осуществляющей эксплуатацию средств РТОП и связи (при вводе АЗН-В в эксплуатацию — 2 экземпляра), — службе ЭРТОС;
экз. № 2 — авиационному предприятию, на эксплуатации которого находятся воздушные суда-лаборатории.
    Командир ВЛС                            _________   "__" ______ 20__ г.
                                            (подпись)         (дата)
    Бортовые инженеры-операторы             _________   "__" ______ 20__ г.
                                            (подпись)         (дата)
                                            _________   "__" ______ 20__ г.
                                            (подпись)         (дата)
    Руководитель объекта _____________      _________   "__" ______ 20__ г.
      (должность лица,   (наименование      (подпись)         (дата)
       ответственного      объекта)
  за эксплуатацию
       ЛККС)
(п. 16 введен распоряжением Минтранса России от 29.06.2012 № МС-82-р)
Приложение к акту летной проверки АЗН-В
Результаты измерений параметров и характеристик АЗН-В _____ N ____________ (тип) (зав. номер)
| Бортовой инженер-оператор | __________________ (фамилия, инициалы) |
_________ (подпись) |
«» _____ 20 г. (дата) |
|---|
1. Требования к параметрам (характеристикам) АЗН-В приведены в Приложении № 4.
2. Кроме таблицы 16.1 к акту летной проверки АЗН-В прилагаются дешифрированные материалы результатов летных измерений параметров и характеристик АЗН-В (материалы объективного контроля: распечатки, графики, таблицы и другие материалы в зависимости от технических характеристик аппаратуры летного контроля).
Приложение № 7 к Методическим рекомендациям по летным проверкам наземных средств РТОП, связи и систем ССО
ОБРАБОТКА РЕЗУЛЬТАТОВ ЛЕТНОЙ ПРОВЕРКИ ТРАССОВЫХ И АЭРОДРОМНЫХ АРП ПО РЕЙСОВЫМ ВОЗДУШНЫМ СУДАМ С ИСПОЛЬЗОВАНИЕМ РАДИОЛОКАЦИОННОЙ ИНФОРМАЦИИ
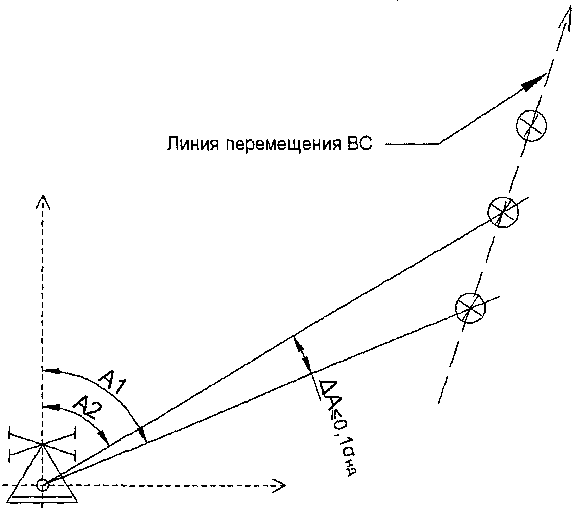
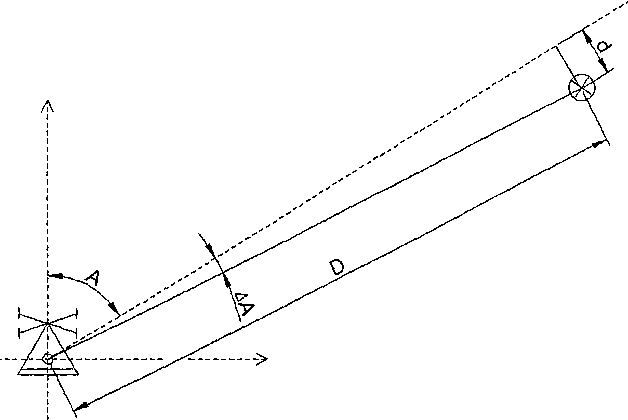
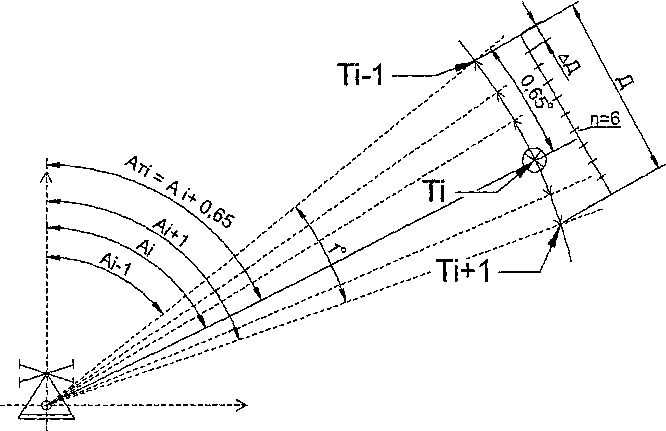
t1 — момент времени начала работы бортовой радиостанции в режиме «нажатие»;
t2 — момент времени появления радиолокационной отметки и фиксирования истинного значения азимута от точки АРП до радиолокационной отметки;
t3 — момент времени завершения работы бортовой радиостанции в режиме «нажатие»;
Tн — время работы бортовой радиостанции в режиме «нажатие».
| № п/п | Азимут по АРП (А, гр.) |
Удаление ВС от точки стояния АРП (D, км) |
Расстояние от отметки ВС до линии пеленга (+/- d, км) |
Ошибка пеленгования \Delta\text{А } = arctgd/D (+/- гр.) |
Высота полета ВС (м) |
|---|---|---|---|---|---|
| _______________________ (должность) |
_____________________ Ф.И.О.) |
_______________ (подпись) |
|---|
| № п/п | Азимут по АРП (ААРП, гр.) |
Азимут от АРП до ВС по вектору-измерителю (Аi, гр.) |
Удаление отметки ВС от АРП (км) |
Ошибка пеленгования (\Delta A, \pm \text{гр }.) |
Высота полета ВС (м) |
|---|---|---|---|---|---|
| _______________________ (должность) |
_____________________ Ф.И.О.) |
_______________ (подпись) |
|---|
(наименование эксплуатирующей организации) (место установки) |
|---|
| АРП (тип) __________, зав. N ___________ |
| Дата _____________ |
| Время начала летной проверки АРП (час. мин.) __________ |
| № п/п | Время (час. мин. сек.) |
Азимут АРП фактический (Аф, град.) |
Примечание |
|---|---|---|---|
| _______________________ (должность) |
_____________________ Ф.И.О.) |
_______________ (подпись) |
|---|
| № п/п | Азимут РЛС (А, град.) | Дальность (Д, км) | Примечание |
|---|---|---|---|
| _______________________ (должность) |
_____________________ Ф.И.О.) |
_______________ (подпись) |
|---|
| № п/п | Время (час. мин. сек.) |
Примечание (в том числе № ВС, высота полета) |
|---|---|---|
| _______________________ (должность) |
_____________________ Ф.И.О.) |
_______________ (подпись) |
|---|
Приложение № 8 к Методическим рекомендациям по летным проверкам наземных средств РТОП, связи и систем ССО
РАСЧЕТ ЗОН ВИДИМОСТИ И ТОПОГРАФИЧЕСКАЯ ОБРАБОТКА ПОЗИЦИИ РЛС
Общие положения
Под зоной видимости РЛС понимают область пространства, в пределах которой цели с определенной эффективной отражающей поверхностью обнаруживаются с заданной вероятностью (как правило, >= 0,8 для первичного и >= 0,9 для вторичного каналов).
Расчет и построение зон видимости РЛС производится графоаналитическим методом, позволяющим учесть влияние местности и выявить области пространства, в которых данные расчеты не обеспечивают требуемой точности.
Исходными данными для построения зон видимости РЛС являются:
зоны видимости РЛС в вертикальной плоскости для идеальной позиции;
профили местности в ближней зоне формирования диаграмм направленности антенн метрового и дециметрового диапазонов;
профили местности в дальней зоне;
топографическая карта масштаба 1:200000;
таблицы поправок на крутизну Земли.
При отсутствии в эксплуатационной документации РЛС зон видимости в вертикальной плоскости они могут быть построены по нормированной диаграмме направленности антенн РЛС в вертикальной плоскости и известной дальности обнаружения РЛС на заданной высоте полета.
Построение координатных сеток
Координатные сетки служат для построения зон видимости РЛС.
Их построение производится в такой последовательности (рисунок 1):
провести две взаимно перпендикулярные оси: линию оптического горизонта (ОГ) и линию высоты (ОН);
выбрать масштаб по дальности и по высоте.
Рисунок 1. Координатная сетка для построения зон обнаружения РЛС
Для построения зон обнаружения на малых высотах удобнее выбирать масштаб по дальности 1 см/5 км, по высоте 1 см/50 м, для средних и больших высот соответственно 1 см/10 км и 1 см/2 км;
построить дугу земного круга радиусом Rэкв = 8450 км (с учетом нормальной тропосферной рефракции радиоволн).
В выбранной системе координат дуга земного круга с достаточной точностью отображается параболой. Для построения дуги земного круга нанести ряд точек, лежащих ниже оси (ОГ) на расстояниях \Delta h(\text{м}) = \text{Д}_{\text{км}}^{2}/16,9, или взять данные из таблицы 1, где приведены поправки на кривизну Земли с учетом нормальной тропосферной рефракции.
Полученные точки соединить дугой (ОД).
В соответствии с выбранным масштабом параллельно оси (ОН) проводятся линии дальности.
На линиях дальности вверх от дуги земного круга в соответствии с масштабом по высоте нанести точки высоты, которые затем соединить плавными изовысотными линиями.
Через начало координат и точки, определенные по формуле \theta = arctg = \text{Н}_{\text{г}}/\text{Д}_{\text{г}} (где Hг — высота точки относительно линии горизонта (ОГ) на дальности Дг; \theta — угол места), нанести линии углов места. Для основных значений угла места величины Hг и Дг приведены в таблице 2.
Построенную координатную сетку можно использовать для различных масштабов дальности и высоты, при этом следует помнить, что изменение масштаба дальности в n раз вызывает соответствующее изменение масштаба высоты в n2 раз и углов места в n раз.
Например, сетка, построенная в масштабах по дальности 1 см/20 см и по высоте 1 см/1 км, может быть использована и в масштабе по дальности 1 см/10 км и по высоте 1 см/250 м. При этом углам места 0,5°; 1,0°; 2,0° и т.д. будут соответствовать углы места 0,25°; 0,5°; 1,0° и т.д.
При необходимости изменения только одного из масштабов (дальности или высоты) необходимо заново строить дугу земного круга, изовысотные сетки линии и сетку углов места. При построении координатной сетки для сильно пересеченной местности, а также при установке позиции РЛС на насыпи, линия горизонта (ОГ) проводится через точку, соответствующую электрическому центру антенны (линия ОГ, рисунок 2).
Рисунок 2. Координатная сетка для построения зон обнаружения РЛС, где дуга земного круга изображена прямой
Топографическая обработка позиции РЛС
1. Топографическая обработка позиции РЛС включает:
ориентирование антенных систем РЛС, расположенных на позиции;
съемку профилей местности в ближней зоне для РЛС метрового и дециметрового диапазона;
оценку влияния препятствий, расположенных в ближней зоне формирования диаграмм направленности антенн РЛС;
построение профилей местности в дальней зоне и определение углов закрытия.
2. Для точного ориентирования антенных систем РЛС на позиции или вблизи нее выбирается реперная точка с таким расчетом, чтобы с нее обеспечивалась прямая видимость антенн всех РЛС, развернутых на позиции, и двух-трех геодезических ориентиров (триангуляционные вышки, водонапорные башни, телевизионные передающие антенны и т.п.).
Азимуты геодезических ориентиров относительно реперной точки рассчитываются специалистами топогеодезической службы с погрешностью до 10'. Геодезические координаты точек стояния антенн РЛС определяются с погрешностью до 10 м. Полученные данные заносятся в документацию соответствующих РЛС (КДП).
Ориентирование антенных систем РЛС производится следующим образом:
тренога с буссолью (теодолитом) устанавливается на площадке таким образом, чтобы отвес буссоли находился строго над центром реперной точки;
буссоль устанавливается по уровням строго горизонтально и поочередно наводится на геодезические ориентиры с рассчитанными для них азимутами;
на лимбах буссоли выставляются азимуты ориентиров, что соответствует ориентированию буссоли относительно истинного меридиана.
Дальнейшее ориентирование антенных систем РЛС производится в соответствии с инструкцией по эксплуатации для конкретного типа РЛС.
3. Перед съемкой профилей местности в ближней зоне определяются пределы границ ближней зоны, где возможно влияние местности на формирование диаграмм направленности антенн РЛС, по формулам:
R_{min} = 0,7H_{a}^{2}/\lambda;R_{max} = 23H_{a}^{2}/\lambda,
Hа — высота электрического центра антенны относительно уровня подстилающей поверхности, м;
Съемка профилей местности в ближней зоне производится с помощью теодолита, мерной цепи и геодезической рейки по характерным азимутам через 5° для сильно пересеченной местности и через 30° для ровной местности в такой последовательности (рисунок 3):
Рисунок 3. Съемка профиля местности в ближней зоне. h — высота линии визирования относительно уровня поверхности
с помощью теодолита, установленного рядом с антенной РЛС по уровням и ориентированного по выбранному азимуту, измеряется высота визирования первого шага Hi;
геодезическая рейка переносится вдоль линии визирования на расстояния, кратные 10 (10 м, 20 м, 30 м и т.д.), и последовательно в каждой точке производится измерение высот на первом шаге h1;
фактические разности высот этих точек рассчитываются относительно уровня подстилающей местности в точке установки теодолита, значения которых заносятся в строку 1 таблицы 3;
теодолит (при необходимости) переносится в последнюю из измеренных точек первого (в дальнейшем — предыдущего) шага; аналогичные измерения проводятся на этапах второго и последующих шагов; фактические разности высот точек установки геодезической рейки рассчитываются относительно точки установки теодолита на этом шаге измерений, значения которых заносятся в соответствующие строки таблицы 3 (\Delta H_{2},\Delta H_{3} и т.д.);
в свободных правых графах каждой строки повторяются значения последнего измерения предыдущего шага;
значения разности высот в каждой из вертикальных граф алгебраически суммируются и записываются в итоговой строке таблицы 3.
4. По величинам итоговой строки таблицы 3 строится карточка (график) профиля местности по данному азимуту (рисунок 4). На данной карточке могут быть построены профили местности по двум — четырем азимутам (желательно различными цветами).
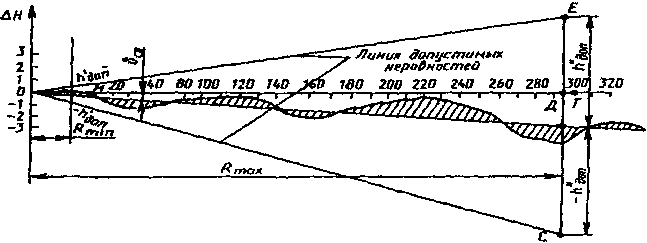
Рисунок 4. Профиль местности в ближней зоне
Карточка профиля местности строится в такой последовательности:
на графике откладываются значения принижения или превышения (\Delta H), соответствующие определенным дальностям;
для определения среднего угла наклона местности из точки «О» (рисунок 4) проводится луч ОД таким образом, чтобы площади заштрихованных участков, расположенных над лучом, равнялись площади участков, расположенных ниже луча;
на оси дальности откладываются значения, соответствующие Rmin и Rmax (точки М и Д), и из этих точек перпендикулярно оси дальности откладываются отрезки, величина которых определяется по формулам:
h_{\text{д}}'_{\text{оп}} = \pm \lambda \sqrt{R_{min} + H_{a}} /16H_{a},h_{\text{д}}''_{\text{оп}} = \pm \frac{3}{4} H_{a},
где \lambda, Rmin и На в метрах;
вершины отрезков соединяются линиями, которые соответствуют допустимым уровням неровностей местности в ближней зоне.
Если уровни неровностей местности находятся в пределах допустимых значений, то средний угол уклона (подъема) местности с достаточной степенью точности может быть определен по формуле:
\gamma_{cp(min)} = 3400 \frac{\text{Д}_{\text{г}}(\text{м})}{R_{max}(\text{м})} .
Если на каких-либо азимутах профиль местности выходит за пределы допустимых значений (сильно пересеченная местность), то зоны видимости по этим азимутам на малых высотах уточняются только при летной проверке.
5. Уклон (подъем) местности в зоне формирования диаграмм направленности РЛС метрового и дециметрового диапазонов приводит к уклону (подъему) на соответствующий угол зон обнаружения РЛС (рисунок 5).
Рисунок 5. Влияние рельефа среднего уклона местности на формирование диаграммы направленности РЛС
На рисунке 5 сплошной линией показана зона обнаружения, построенная для идеальной позиции размещения РЛС.
Если по данному азимуту в ближней зоне имеется уклон \gamma_{cp}, то зона обнаружения опускается на этот же угол. Так, на высоте H7 для идеальной позиции дальность обнаружения составляет величину Д1. При наличии угла наклона местности \gamma_{cp} зона обнаружения смещается на этот же угол (\gamma_{cp}) и дальность Д1 будет уже на высоте H6 (точка \text{Д}_{1}'). На высоте H7 дальность обнаружения будет больше (точка \text{Д}_{1}'').
6. Влияние препятствий (кузова машин, обваловка позиций и т.п.), расположенных в начале зоны формирования диаграммы направленности РЛС и изменяющих размеры этой зоны (от Rmin до Rmax), проявляется в искажении диаграммы направленности под большими углами места (рисунок 6).
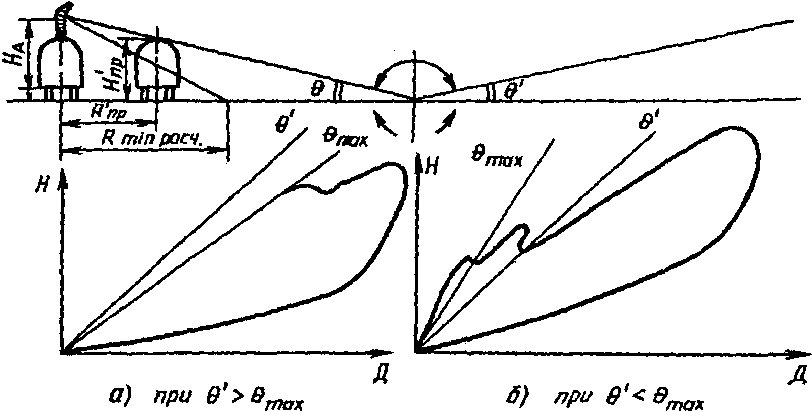
Рисунок 6. Влияние препятствий на диаграмму направленности
Значение угла места \theta', выше которого можно ожидать искажения диаграммы направленности, определяется по формуле:
\theta' = arctg \frac{H_{a} - H_{\text{п}}'_{\text{р}}}{R_{\text{п}}'_{\text{р}}} .
Если значение \theta'>\theta_{max} (максимального угла места зоны видимости РЛС), то препятствие не оказывает существенного влияния на формирование диаграммы направленности (рисунок 6а).
Если \theta'<\theta_{max}, то в пределах этой разности углов зона видимости РЛС не может быть рассчитана с достаточной точностью и требует уточнения при облете (рисунок 6б).
Влияние препятствий (крутых склонов, строений и т.п.), расположенных в зоне формирования диаграммы направленности РЛС (рис. 7), может проявляться в экранировании отраженного луча (луч АКМ) и соответствующем искажении диаграммы направленности под малыми углами \theta_{min}, где:
\theta_{min} = arctg \frac{H_{a} + H_{\text{пр}}}{R_{\text{п}}''_{\text{р}}} .
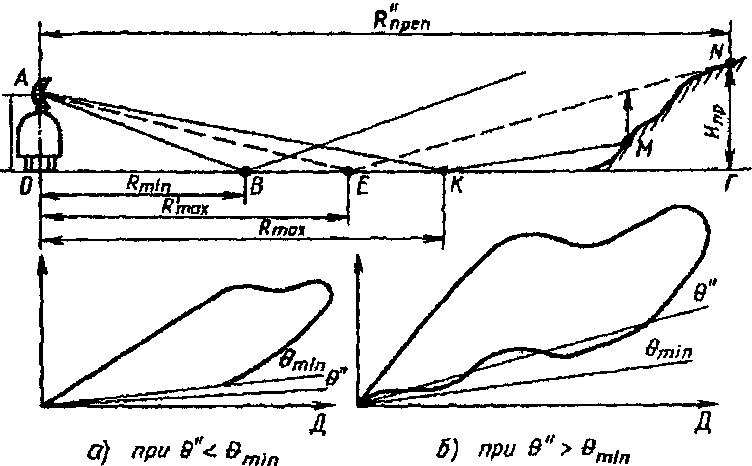
Рисунок 7. Влияние препятствий на диаграмму направленности
Если \theta''<\theta_{min}, то препятствие не оказывает существенного влияния на формирование диаграммы направленности, а при \theta''>\theta_{min} влияние это существенно и нижняя кромка зоны видимости в пределах от нуля до \theta'' должна уточняться при облете.
При установке РЛС сантиметрового диапазона под малыми углами места характер местности в ближней зоне может также оказывать существенное влияние на форму диаграммы направленности, нижняя кромка которой приобретает многолепестковый характер. Отклонение максимумов и минимумов лепестков могут достигать 30 — 50%, по сравнению с диаграммой направленности в свободном пространстве (рисунок 8). Расчет степени этого влияния графическим методом затруднен.
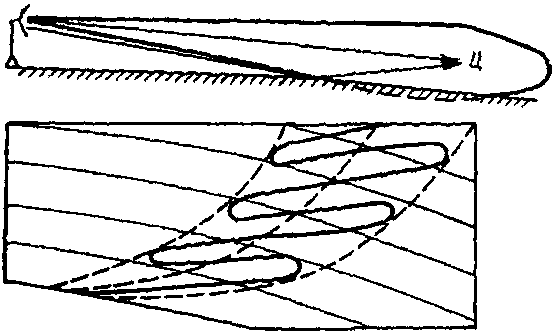
Рисунок 8. Диаграмма направленности антенны РЛС сантиметрового диапазона при наличии отраженных лучей от поверхности
7. Профили местности в дальней зоне строятся с использованием топографических карт масштабом 1:200000 и 1:100000 в такой последовательности:
на карте по характерным азимутам не реже чем через 30° для равнинной местности и через 5° для сильно пересеченной местности наносится сетка азимутов;
на линии азимута определяются высоты характерных точек местности и их удаление от позиции РЛС;
полученные результаты измерений заносятся в таблицу 4, по которым на координатной сетке (рисунок 2) строится линия профиля местности по выбранному маршруту.
Для выполнения последующих расчетов по линиям профилей местности определяются углы закрытия по всем характерным азимутам, создаваемым препятствиями в дальней зоне, значения которых заносятся в таблицу 5.
| Азимут 210° | Дальность, км | 0 | 0,1 | 5 | 10 | 15 | 20 | 22 | 32 | 35 | 40 и т.д. |
|---|---|---|---|---|---|---|---|---|---|---|---|
| Высота, м | 125 | 120 | 120 | 125 | 150 | 230 | 270 | 300 | 250 | 173 |
| Азимут, градус | 0 | 15 | 30 | 60 | 90 | 120 | 150 | 180 | 210 | 240 | 270 | 300 | 330 |
|---|---|---|---|---|---|---|---|---|---|---|---|---|---|
| Угол закрытия, градус | 0,33 | -0,3 | -0,4 | -0,13 | -0,3 | -0,2 | 0 | +0,23 | +0,3 | +0,17 | 0 | -0,23 | -0,3 |
8. Построение графиков углов закрытия проводится в координатах азимут — угол места (рисунки 9 и 10). Углы закрытия для РЛС сантиметрового диапазона определяются с помощью теодолита, размещенного на уровне электрического центра антенны. Дискретность съема значений угла закрытия не должна превышать ширины диаграммы направленности соответствующей РЛС в горизонтальной плоскости. Для РЛС с остронаправленной диаграммой углы закрытия будут определяться путем снятия круговой панорамы окружающих РЛС радионепрозрачных препятствий.
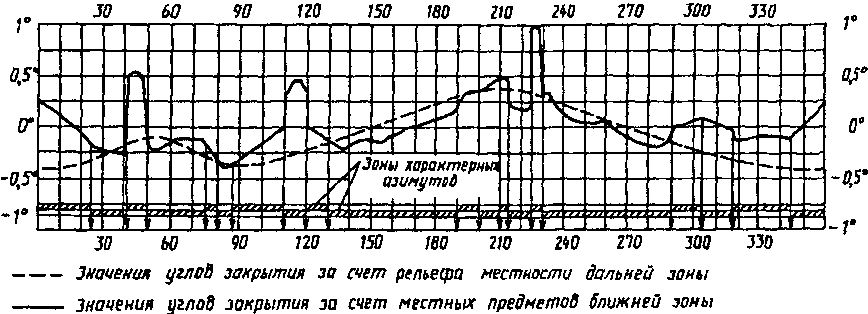
Рисунок 9. График углов закрытия для РЛС сантиметрового диапазона
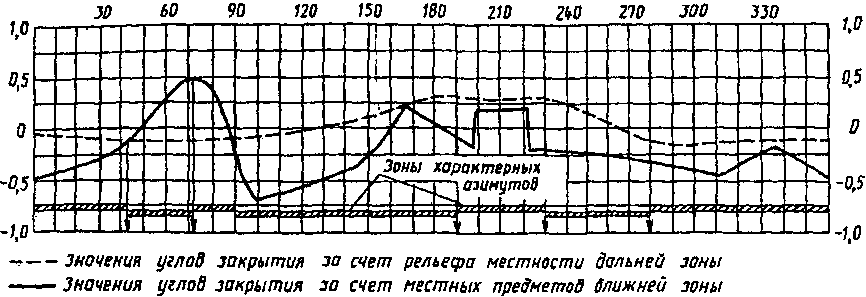
Рисунок 10. График углов закрытия для РЛС метрового диапазона
На графике (рисунок 9) наносятся значения углов закрытия за счет рельефа местности в дальней зоне, взятые из таблицы 5 (пунктирная линия), а также углов закрытия за счет местных предметов ближней зоны (сплошная линия).
Кроме того, на графиках (рисунки 9 и 10) выделяются (стрелками) участки, в пределах которых суммарные углы закрытия ближней и дальней зон постоянны, а также участки, где они возрастают или уменьшаются (например, стрелки на 24°, 42°, 49°, 75° и т.д., рисунок 9).
Порядок построения зон видимости РЛС по нормированной диаграмме направленности антенны в вертикальной плоскости и по известной дальности обнаружения
При отсутствии в эксплуатационной документации РЛС зоны видимости для идеальной позиции она может быть построена по общей нормированной диаграмме направленности РЛС и известной дальности видимости (по результатам летной проверки или формуляру). Нормированная диаграмма направленности представляет собой зависимость величины K_{o} = \frac{P_{\theta}}{P_{\theta max}} от угла места \theta, где P_{\theta max} — мощность, излучаемая антенной в направлении максимума диаграммы направленности; P_{\theta} — мощность, излучаемая антенной под углом места \theta; Ко — коэффициент нормированной диаграммы направленности.
Нормированная диаграмма направленности в вертикальной плоскости задается таблицей 6 или графиком зависимости K = f(\theta) (рисунок 11). Для большей наглядности нормированная диаграмма направленности может задаваться на координатной сетке (рисунки 12а и 12б).
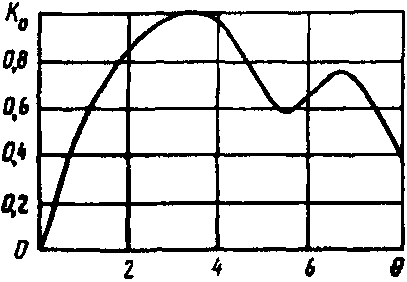
Рисунок 11. Нормированная диаграмма направленности
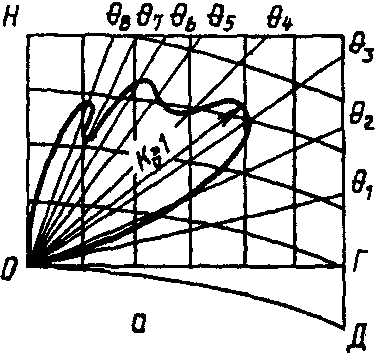 |
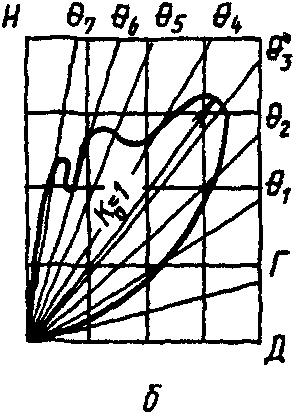 |
|---|
Рисунок 12. Изображение нормированной диаграммы направленности на координатных сетках
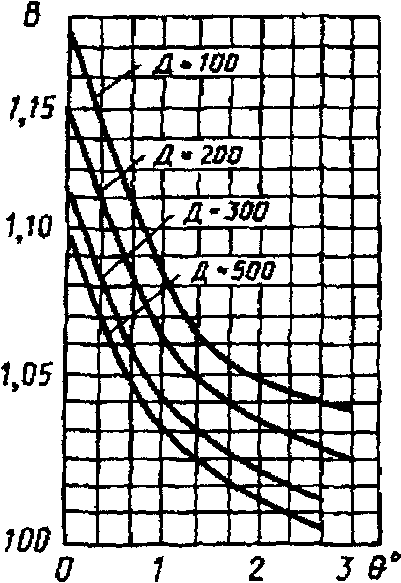
Рисунок 13. График значений коэффициентов рефракционного ослабления для соответствующих дальности и углов места
На координатной сетке коэффициент нормирования диаграммы направленности Ко определяется вектором, проведенным под соответствующим углом места из начала координат к линии, изображающей форму диаграммы направленности. Координатная сетка (рисунок 12б) отличается от общепринятой (рисунок 12а) тем, что дуга земного круга изображена прямой ОД, изовысотные линии тоже изображены прямыми, а линия горизонта ОГ и линия углов места \theta_{1},\theta_{2} и т.д. кривыми.
Для пересчета нормированной диаграммы направленности в зону видимости необходимо на координатную сетку нанести точки в соответствии с известными данными по видимости До, Но и определить угол места \theta.
| \theta, град. | 0,5 | 1 | 1,5 | 2 | 2,5 | 3 | 4 | 5 | 6 | 7 | 8 |
|---|---|---|---|---|---|---|---|---|---|---|---|
| K_{o} = \frac{P_{\theta}}{P_{\theta max}} | 0,26 | 0,55 | 0,7 | 0,83 | 0,92 | 0,99 | 0,95 | 0,6 | 0,65 | 0,7 | 0,4 |
По таблице 6 или графику (рисунок 11) определить коэффициент нормированной диаграммы направленности Ко, соответствующий углу места \theta_{o}. Построить зону видимости РЛС в соответствии со значениями Д для углов места \theta, которые определяются по формуле:
\text{Д } = \text{К}_{\text{о}}\text{Д}_{\text{о}} \frac{\text{В}}{\text{В}_{\text{о}}} ,
Д — дальность видимости РЛС для заданных углов места \theta;
В — коэффициент рефракционного ослабления сигнала для соответствующих Д и \theta;
Во — коэффициент рефракционного ослабления сигнала соответствующих До и \theta_{o}.
Значения коэффициентов рефракционного ослабления приведены на рисунке 13.
Потенциальная дальность обнаружения РЛС (км) с учетом коэффициента использования радиогоризонта приближенно может определяться по формуле:
\text{Д}_{\text{обн}} = \text{К }4,12(\sqrt{h_{a}} + \sqrt{h_{\text{ц}}}),
hа — высота электрического центра антенны, м;
hц — высота полета цели над уровнем моря, м;
К — коэффициент использования радиогоризонта, равный 0,6 — 0,75.
Для позиций на равнинной местности Добн принимается равным среднестатистическим данным (по типам РЛС).
Найденные дальности соединяются плавной линией на координатной сетке (рисунок 5), обозначая зону видимости в вертикальной плоскости (при этом необходимо учитывать средний угол уклона).
Полученные зоны видимости уточняются летной проверкой. Данные летной проверки одного из азимутов наносятся на тот же график, где нанесена расчетная зона видимости, и определяется среднее значение отклонения расчетных и фактических данных:
\Delta\text{Д } = \text{Д}_{\text{расч}} - \text{Д}_{\text{обн}}(\text{фактическая}).
На других азимутах, где летная проверка не проводился, поправка вносится того же значения. Расчетные значения дальностей (Драсч), границ областей радиотеней (R) на различных азимутах и высотах полета цели после уточнения по результатам облета на каждой заданной высоте сводятся в таблицу, по которой затем строится график, используемый в дальнейшем для построения зон видимости в горизонтальной плоскости (рисунок 14). Построение обычно выполняется на карте масштаба 1:500000. На азимутальных линиях сечения профиля рельефа откладываются участки зон видимости и радиотеней, которые затем соединяются плавной линией.
Рисунок 14. Построение зоны видимости и областей радиотеней в горизонтальной плоскости: Д0 - максимальная дальность видимости; Д1 - минимальная дальность видимости; Rн — начальная дальность области радиотеней; Rк — конечная дальность области радиотеней
Пересчет зон видимости РЛС для целей с различными значениями эффективной отражающей поверхности
В ряде случаев возникает необходимость пересчета зон видимости для одной и той же РЛС, но для целей с различными эффективными отражающими поверхностями.
Пересчет зоны видимости для средних и больших высот производится по формуле:
\text{Д}_{\text{обн}\sigma\chi} = \text{Д}_{\text{обн}\sigma}\text{К}_{n},
\text{Д}_{\text{обн}\sigma\chi} — дальность обнаружения цели с отражающей поверхностью \sigma\chi;
\text{Д}_{\text{обн}\sigma} — дальность обнаружения цели с отражающей поверхностью \sigma;
K_{n} = \sqrt[4]{\frac{\sigma\chi}{\sigma}} — коэффициент пересчета, определяемый по рисунку 15.
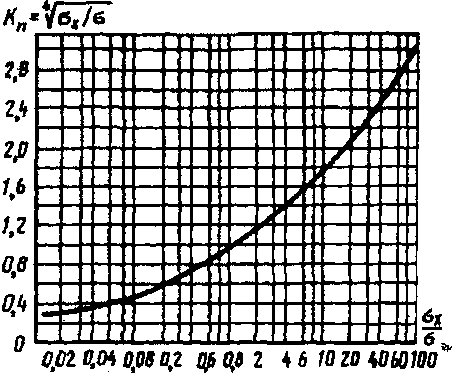
Рисунок 15. График коэффициента пересчета зоны видимости (для целей на средних и больших высотах)
Пересчет зон видимости на малых высотах (до 1000 м) производится по формуле:
\text{Д}_{\text{обн}\sigma\chi} = \text{Д}_{\text{обн}\sigma} + md = \text{Д}_{\text{обн}} + \frac{5,42m}{\sqrt[3]{f}} ,
m — коэффициент, определяемый по рисунку 16.
(m = lg \frac{10\sigma\chi}{\sigma}),\text{ДБ }.
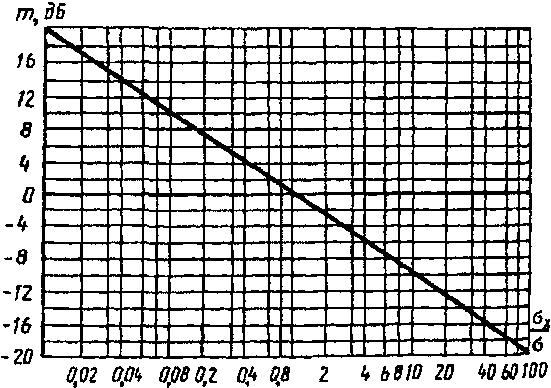
Рисунок 16. График значений коэффициента рефракционного ослабления