ГОСТ Р 71889-2025. Национальный стандарт Российской Федерации. Подвесные канатные дороги для транспортирования людей. Дороги кольцевые одноканатные. Автоматизированная система управления. Требования безопасности
(утв. и введен в действие Приказом Росстандарта от 18.04.2025 № 316-ст)
Примечание
Документ введен в действие с 01.09.2025.
Утвержден и введен в действие
Приказом Федерального
агентства по техническому
регулированию и метрологии
от 18 апреля 2025 г. № 316-ст
НАЦИОНАЛЬНЫЙ СТАНДАРТ РОССИЙСКОЙ ФЕДЕРАЦИИ
ПОДВЕСНЫЕ КАНАТНЫЕ ДОРОГИ ДЛЯ ТРАНСПОРТИРОВАНИЯ ЛЮДЕЙ
ДОРОГИ КОЛЬЦЕВЫЕ ОДНОКАНАТНЫЕ.
АВТОМАТИЗИРОВАННАЯ СИСТЕМА УПРАВЛЕНИЯ
Single-rope ring cableways. Automated control system.
Дата введения 1 сентября 2025 года
Предисловие
1 РАЗРАБОТАН Обществом с ограниченной ответственностью «Инженерно-консультационный центр „Мысль“ Новочеркасского государственного технического университета (ООО „ИКЦ „Мысль“ НГТУ)»
2 ВНЕСЕН Техническим комитетом по стандартизации ТК 289 «Краны грузоподъемные и машины непрерывного транспорта»
3 УТВЕРЖДЕН И ВВЕДЕН В ДЕЙСТВИЕ Приказом Федерального агентства по техническому регулированию и метрологии от 18 апреля 2025 г. № 316-ст
Правила применения настоящего стандарта установлены в статье 26 Федерального закона от 29 июня 2015 г. № 162-ФЗ «О стандартизации в Российской Федерации». Информация об изменениях к настоящему стандарту публикуется в ежегодном (по состоянию на 1 января текущего года) информационном указателе «Национальные стандарты», а официальный текст изменений и поправок — в ежемесячном информационном указателе «Национальные стандарты». В случае пересмотра (замены) или отмены настоящего стандарта соответствующее уведомление будет опубликовано в ближайшем выпуске ежемесячного информационного указателя «Национальные стандарты». Соответствующая информация, уведомление и тексты размещаются также в информационной системе общего пользования — на официальном сайте Федерального агентства по техническому регулированию и метрологии в сети Интернет (www.rst.gov.ru)
Введение
Настоящий стандарт устанавливает минимально необходимые требования безопасности к автоматизированным системам управления одноканатных кольцевых пассажирских подвесных канатных дорог, используемые при их проектировании и изготовлении.
Стандарт разработан с учетом требований нормативных правовых актов в области безопасности пассажирских подвесных канатных дорог, действующих в Российской Федерации.
1 Область применения
1.1 Настоящий стандарт устанавливает минимально необходимые требования безопасности к устройствам автоматизированных систем управления (АСУ) одноканатных кольцевых пассажирских подвесных канатных дорог (ППКД), а также дополняет и уточняет требования ГОСТ 24.104.
Настоящий стандарт не распространяется:
- на маятниковые канатные дороги;
- буксировочные канатные дороги, в том числе безопорные;
- фуникулеры;
- грузовые канатные дороги;
- стационарные и передвижные аттракционы на канатной тяге, в том числе водные канатно-буксировочные установки, предназначенные только для водных видов спорта;
- паромы, приводимые в движение канатами.
1.2 Требования настоящего стандарта распространяются на все автоматизированные системы управления ППКД.
1.3 Требования настоящего стандарта применяются к оборудованию АСУ (или элементам оборудования АСУ), работающему от сети переменного тока с номинальным напряжением питания не более 1000 В между фазами, а также работающему от сети постоянного тока с номинальным напряжением питания не более 1500 В.
1.4 Требования настоящего стандарта следует применять совместно с обязательными требованиями, установленными стандартами на конкретные конструктивные элементы ППКД. При этом предпочтение следует отдавать документу, требования которого носят более жесткий характер.
Невыполнение требований настоящего стандарта может привести к снижению уровня безопасности при использовании ППКД.
2 Нормативные ссылки
В настоящем стандарте использованы нормативные ссылки на следующие стандарты:
ГОСТ 12.1.005 Система стандартов безопасности труда. Общие санитарно-гигиенические требования к воздуху рабочей зоны
ГОСТ 12.1.009 Система стандартов безопасности труда. Электробезопасность. Термины и определения
ГОСТ 12.4.026 Система стандартов безопасности труда. Цвета сигнальные, знаки безопасности и разметка сигнальная. Назначение и правила применения. Общие технические требования и характеристики. Методы испытаний
ГОСТ 24.104 Единая система стандартов автоматизированных систем управления. Автоматизированные системы управления. Общие требования
ГОСТ 24.701 Единая система стандартов автоматизированных систем управления. Надежность автоматизированных систем управления. Основные положения
ГОСТ 14254 Степени защиты, обеспечиваемые оболочками (Код IP)
ГОСТ 23000 Система «человек — машина». Пульты управления. Общие эргономические требования
ГОСТ 29073 Совместимость технических средств измерения, контроля и управления промышленными процессами электромагнитная. Устойчивость к электромагнитным помехам. Общие положения
ГОСТ 32144 Электрическая энергия. Совместимость технических средств электромагнитная. Нормы качества электрической энергии в системах электроснабжения общего назначения
ГОСТ 34872 Подвесные канатные дороги для транспортирования людей. Термины и определения
ГОСТ IEC 60050-441 Международный электротехнический словарь. Часть 441. Аппаратура коммутационная, аппаратура управления и плавкие предохранители
ГОСТ Р 27.102 Надежность в технике. Надежность объекта. Термины и определения
ГОСТ Р 51317.4.5 (МЭК 61000-4-5-95) Совместимость технических средств электромагнитная. Устойчивость к микросекундным импульсным помехам большой энергии. Требования и методы испытаний
ГОСТ Р 59853 Информационные технологии. Комплекс стандартов на автоматизированные системы. Автоматизированные системы. Термины и определения
ГОСТ Р 71233-2024 Подвесные канатные дороги для транспортирования людей. Дороги кольцевые одноканатные. Приводы и другое механическое оборудование. Требования безопасности
ГОСТ Р 71237 Подвесные канатные дороги для транспортирования людей. Электрооборудование. Требования безопасности
ГОСТ Р 71784 Средства вычислительной техники. Общие технические требования, приемка, методы испытаний, маркировка, упаковка, транспортирование и хранение
ГОСТ Р 71888 Подвесные канатные дороги для транспортирования людей. Эксплуатация. Требования безопасности
ГОСТ Р МЭК 60050-826 Установки электрические. Термины и определения
ГОСТ Р МЭК 60204-1 Безопасность машин. Электрооборудование машин и механизмов. Часть 1. Общие требования
ГОСТ Р МЭК 61508-1 Функциональная безопасность систем электрических, электронных, программируемых электронных, связанных с безопасностью. Часть 1. Общие требования
ГОСТ Р МЭК 61508-2 Функциональная безопасность систем электрических, электронных, программируемых электронных, связанных с безопасностью. Часть 2. Требования к системам
ГОСТ Р МЭК 61508-3 Функциональная безопасность систем электрических, электронных, программируемых электронных, связанных с безопасностью. Часть 3. Требования к программному обеспечению
ГОСТ Р МЭК 61508-4 Функциональная безопасность систем электрических, электронных, программируемых электронных, связанных с безопасностью. Часть 4. Термины и определения
ГОСТ Р МЭК 61508-7 Функциональная безопасность систем электрических, электронных, программируемых электронных, связанных с безопасностью. Часть 7. Методы и средства
ГОСТ Р МЭК 61511-1 Безопасность функциональная. Системы безопасности приборные для промышленных процессов. Часть 1. Термины, определения и технические требования
Примечание — При пользовании настоящим стандартом целесообразно проверить действие ссылочных стандартов в информационной системе общего пользования — на официальном сайте Федерального агентства по техническому регулированию и метрологии в сети Интернет или по ежегодному информационному указателю «Национальные стандарты», который опубликован по состоянию на 1 января текущего года, и по выпускам ежемесячного информационного указателя «Национальные стандарты» за текущий год. Если заменен ссылочный стандарт, на который дана недатированная ссылка, то рекомендуется использовать действующую версию этого стандарта с учетом всех внесенных в данную версию изменений. Если заменен ссылочный стандарт, на который дана датированная ссылка, то рекомендуется использовать версию этого стандарта с указанным выше годом утверждения (принятия). Если после утверждения настоящего стандарта в ссылочный стандарт, на который дана датированная ссылка, внесено изменение, затрагивающее положение, на которое дана ссылка, то это положение рекомендуется применять без учета данного изменения. Если ссылочный стандарт отменен без замены, то положение, в котором дана ссылка на него, рекомендуется применять в части, не затрагивающей эту ссылку.
3 Термины и определения
В настоящем стандарте применены термины по ГОСТ 12.1.009, ГОСТ 34872, ГОСТ IEC 60050-441, ГОСТ Р 27.102, ГОСТ Р 59853, ГОСТ Р МЭК 60050-826 и ГОСТ Р МЭК 61508-4, а также следующие термины с соответствующими определениями:
3.1 функции безопасности: Процедуры, инициирующие процессы, снижающие риски возникающих при определенных условиях опасных ситуаций.
| 3.2 автоматическое управление: Управление канатной дорогой, движение которой осуществляется автоматически с пульта. [ГОСТ Р 71233-2024, пункт 3.1] |
|---|
3.3 дистанционное управление канатной дорогой: Управление канатной дорогой, осуществляемое с мобильных устройств посредством беспроводной связи или с пульта с кабельным подключением к системе управления.
| 3.4 ручное управление: Способ регулирования движения подвижного состава, осуществляемого с пункта или с пульта управления. [ГОСТ Р 71233-2024, пункт 3.14] |
|---|
| 3.5 антиблокировочная система: Система, предотвращающая проскальзывание каната по приводному шкиву при торможении. [ГОСТ Р 71233-2024, пункт 3.2] |
|---|
| 3.6 динамическое торможение: Торможение, при котором основной электродвигатель работает в режиме генератора. [ГОСТ Р 71233-2024, пункт 3.3] |
|---|
3.7 цепи безопасности: Электрические или беспроводные цепи, останавливающие канатную дорогу или предотвращающие ее нежелательный запуск, которые непосредственно воздействуют на функции обеспечения безопасности и устройства аварийного останова, контролируют и сравнивают физические параметры, имеющие отношение к безопасности (например, контроль заданного значения и фактического значения, контроль замедления).
3.8 индикация: Средство контроля и оценки состояния элементов и подсистем канатной дороги в процессе эксплуатации, предоставляемое в виде соответствующих сигналов на пульт управления оператора.
4 Требования безопасности для автоматизированных систем управления
4.1 Идентификация рисков
Основными факторами риска, которые могут привести к опасным ситуациям при эксплуатации АСУ ППКД, являются:
- сверхнормативное увеличение скорости или ускорения подвижного состава;
- непредвиденное (самопроизвольное) изменение направления движения;
- неконтролируемое срабатывание рабочего или аварийного тормозов;
- блокировка приводного шкива при торможении;
- неисправность приборов и устройств безопасности;
- недостаточное тормозное усилие рабочего (аварийного) тормоза;
- недостаточное усилие натяжения несуще-тягового каната натяжным устройством;
- отсутствие контроля скорости ветра при эксплуатации ППКД;
- отсутствие сигналов о неисправностях узлов и элементов ППКД;
- отсутствие контроля закрытия и блокировки дверей кабин на станции;
- отсутствие минимально допустимого (безопасного) расстояния между единицами подвижного состава на трассе;
- отсутствие контроля отцепления-прицепления зажима и каната, а также усилия прицепления;
- самопроизвольное отключение функций безопасности;
- воздействие электромагнитных помех (включая импульсные);
- ошибки, сбои и отказы в работе программного обеспечения АСУ (ПО);
- климатические воздействия на узлы и элементы АСУ;
- нарушение эргономических требований к пунктам и пультам управления.
4.2 Мероприятия по обеспечению безопасности
4.2.1 Для устранения или минимизации факторов риска (опасностей) должны быть приняты следующие меры:
- во время эксплуатации — осуществление проверок, ревизий, осмотров, технических обслуживании, технических освидетельствований оборудования по обеспечению автоматического контроля режимов отключения «СТОП», «АВАРИЙНЫЙ СТОП — РАБОЧИЙ ТОРМОЗ» и «АВАРИЙНЫЙ СТОП — АВАРИЙНЫЙ ТОРМОЗ» при превышении скорости, срабатывании рабочих тормозов, отслеживания замедления движения, функций безопасности в зонах выезда, въезда и прохождения подвижного состава по станциям для ППКД с отцепляемыми зажимами, а также контроля закрытия и блокировки дверей кабины на станции, своевременной высадки пассажиров кресельных ППКД с фиксированными зажимами, контроля разгона и торможения на ППКД с отцепляемыми зажимами, контроля расстояния между единицами подвижного состава на ППКД с отцепляемыми зажимами, а также контроля закрытия-открытия дверей кабин и колпаков кресел ППКД;
- проведение регламентных работ в соответствии с руководством по эксплуатации при выполнении ежедневных осмотров и проверок функционирования выключателей остановки, расположенных в зонах посадки и высадки, аппаратуры управления с изменением скорости движения ППКД, шкафов управления;
- выполнение проверок устройств безопасности в ходе ежемесячных ревизий;
- выполнение контроля автоматического пуска при отключении ППКД с измерением остаточного усилия тормоза, а также проверки работоспособности и регулировки устройств контроля отцепляемых зажимов, контроля срабатывания устройств ограничения скорости на главном и аварийном приводе при ежегодных ревизиях;
- обеспечение своевременного контроля телекоммуникационной, сигнальной, видеоаппаратуры и устройств индикации;
- допуск к эксплуатации квалифицированных операторов и обслуживающего персонала;
- обеспечение соблюдения пассажирами требований правил перевозки пассажиров;
- отсутствие в воздухе помещения, где расположены элементы АСУ ППКД, взрывоопасных, агрессивных веществ и токопроводящей пыли;
- обеспечение требований устойчивости АСУ при воздействии электромагнитных помех (включая импульсные);
- обеспечение необходимого уровня полноты безопасности ПО АСУ;
- обеспечение защиты узлов и элементов АСУ от климатических воздействий;
- обеспечение эргономичности пунктов и пультов управления;
- пуск в работу после длительных перерывов в работе АСУ только после осмотра узлов и элементов АСУ обслуживающим персоналом.
4.2.2 В зависимости от категории опасности ППКД для АСУ применяют различные методы резервирования по ГОСТ Р 27.102. Методы резервирования в зависимости от категорий опасности приведены в таблице 1.
Методы резервирования в зависимости от категорий опасности для АСУ ППКД
| Категория опасности ППКД по ГОСТ Р 71888 | Метод резервирования |
|---|---|
| 1 | Общее резервирование функций обеспечения безопасности |
| 2 | Резервирование замещением функций обеспечения безопасности |
| 3 | Смешанное резервирование функций обеспечения безопасности |
| 4 | Резервирование с восстановлением функций обеспечения безопасности |
| 5 | Резервирование без восстановления функций обеспечения безопасности |
| 6 | Переключение на ручное управление в течение 30 мин с визуальным контролем оператором функций обеспечения безопасности |
4.2.3 Требования безопасности для программного обеспечения (ПО) АСУ ППКД базируются на категориях опасности потенциально опасных объектов, к которым относятся ППКД, и уровнях полноты безопасности ПО (УПБ ПО) по ГОСТ Р МЭК 61508-1.
4.2.4 УПБ ПО, реализующего функции безопасности, напрямую связан с рисками (чем выше риск, возникающий из-за ошибок, сбоев и отказов в работе ПО и чем более опасны их последствия, тем выше УПБ ПО).
4.2.5 Связь (соответствие) между количественными характеристиками рисков ПО (частотой опасных отказов функций безопасности, реализуемых ПО), качественными и количественными характеристиками категорий опасности ППКД и УПБ показана в таблице 2.
Уровни полноты безопасности функции безопасности и частоты отказов ПО в зависимости от категории опасности ППКД и высокой интенсивности запросов и в режиме с непрерывным запросом
4.2.6 Требования к УПБ ПО должны быть зафиксированы (заявлены) в соответствующих спецификациях на ПО АСУ ППКД.
5 Общие требования к системе автоматизированного управления
5.1 Общие положения
5.1.1 На ППКД необходимо применять резервированные в соответствии с 4.2.2 системы АСУ с возможностью самодиагностики и замены модулей без существенного нарушения технологического процесса в целом.
5.1.2 АСУ ППКД и ее компоненты должна отвечать требованиям функциональной безопасности в соответствии с ГОСТ Р МЭК 60204-1, ГОСТ Р МЭК 61508-1, ГОСТ Р МЭК 61508-2, ГОСТ Р МЭК 61508-3, ГОСТ Р МЭК 61508-7, ГОСТ Р МЭК 61511-1, требованиям надежности по ГОСТ 24.701, требованиям электробезопасности по ГОСТ Р 71237, требованиям по электромагнитной совместимости и устойчивости к электромагнитным помехам по ГОСТ 29073 и ГОСТ Р 51317.4.5.
5.1.3 Защита АСУ ППКД и ее компонентов от воздействий окружающей среды должна быть обеспечена оболочками в соответствии с требованиями ГОСТ 14254 в зависимости от места установки (в помещении или на открытом воздухе).
5.2 Назначение
5.2.1 АСУ ППКД предназначена для выполнения следующих функций:
- стабилизация заданных режимов ППКД путем контроля значений параметров, визуального представления и выдачи управляющих воздействий на оборудование управления ППКД как в автоматическом режиме, так и в результате действий оператора;
- определение аварийных ситуаций на элементах, механизмах и агрегатах путем опроса в автоматическом режиме подключенных к АСУ ППКД датчиков, анализа измеренных параметров и переключения оборудования в безопасный режим «СТОП», «АВАРИЙНЫЙ СТОП — РАБОЧИЙ ТОРМОЗ» и (или) «АВАРИЙНЫЙ СТОП — АВАРИЙНЫЙ ТОРМОЗ» путем выдачи управляющих сигналов на пункт управления ППКД в автоматическом режиме или по инициативе персонала.
5.2.2 АСУ ППКД должна обеспечивать управление и контроль:
- за главным приводом;
- аварийным приводом;
- гидравлической системой тормозов;
- антиблокировочной системой;
- гидравлической системой натяжения каната;
- системой распределения подвижного состава на канате и станциях;
- колесным конвейером (при наличии);
- посадочным конвейером (при наличии);
- системой парковки на станции;
- текущим состоянием оборудования, сигналами датчиков, положением органов ручного управления;
- положением каната на линейных и пристанционных опорах;
- диагностикой состояния датчиков и оборудования ППКД;
- индикацией и предупредительной сигнализацией (световой/звуковой).
Реализуемый функционал АСУ в соответствии с контролируемыми и управляемыми параметрами устройств безопасности представлен в таблице 3.
Реализуемый функционал АСУ в соответствии с контролируемыми
и управляемыми параметрами устройств безопасности
5.2.3 Каждое отключение в режиме «СТОП» приводит к остановке ППКД с помощью главного привода. Процесс торможения электрически подлежит регулированию преобразователем тока или частотным преобразователем независимо от нагрузки. Рабочие тормоза замыкаются при нулевой скорости движения.
5.2.4 Каждое отключение в режиме «АВАРИЙНЫЙ СТОП — РАБОЧИЙ ТОРМОЗ» приводит к остановке ППКД с помощью рабочего тормоза. Привод отключается при ручном воздействии на красную кнопку малого размера на пункте или на пультах управления.
5.2.5 Каждое отключение в режиме «АВАРИЙНЫЙ СТОП — АВАРИЙНЫЙ ТОРМОЗ» приводит к остановке ППКД с помощью рабочего и аварийного тормозов. Привод отключается при ручном воздействии на красную кнопку большого размера («грибок») на пункте или на пультах управления.
5.2.6 Работа АСУ ППКД в помещениях размещения технических средств в соответствии с ГОСТ 12.1.005 и ГОСТ Р 71784 должна быть обеспечена при следующих условиях окружающей среды:
- температура в помещении управления в холодный и переходный периоды года (температура наружного воздуха ниже +10 °C) — (21 +/- 2) °C;
- температура в помещении управления в теплый период года (температура наружного воздуха выше +10 °C) — (22 +/- 2) °C;
- относительная влажность окружающего воздуха — (52 +/- 7) %;
- атмосферное давление — от 84 до 107 кПа (от 680 до 800 мм рт. ст.);
- запыленность воздуха в помещении (при размере частиц не более 3 мкм) — не более 1 мг/м3;
- напряженность внешнего электрического поля — не более 3 В/м;
- напряженность внешнего магнитного поля — не более 5 А/м;
- частота вибрации (при амплитуде смещений менее 0,25 мм) — не более 14 Гц.
5.2.7 В воздухе помещений должны отсутствовать агрессивные вещества, вызывающие коррозию, а также должны быть обеспечены контроль и регулирование температуры и относительной влажности в помещениях технических средств и пункта управления.
5.2.8 При монтаже, эксплуатации, техническом обслуживании АСУ ППКД следует руководствоваться требованиями настоящего стандарта и нормативных документов [1] - [4].
5.2.9 АСУ ППКД должна обеспечивать работу ППКД в следующих режимах:
- на главном приводе;
- на аварийном приводе;
- на вспомогательном приводе (при наличии);
- с персоналом на приводной и обводной станциях;
- без персонала на приводной станции (только при техническом обслуживании, запуске и остановке канатной дороги в начале и конце смены);
- без персонала на обводной станции;
- загрузка и парковка подвижного состава.
5.2.10 В режиме работы без персонала на приводной станции должны быть деактивированы следующие функции безопасности:
- контроль проезда подвесок по станции;
- контроль логических цепей на выезде;
- контроль стрелки на станции;
- контроль зоны посадки.
6 Требования к функциям управления и регулирования ППКД
6.1 Общие требования
6.1.1 ППКД должна иметь не менее одного пункта управления, с которого должны осуществляться ее управление и остановка, а также все виды контроля.
6.1.2 ППКД должна приводиться в движение только из пункта управления оператором.
6.1.3 Одновременно должен быть задействован лишь один пункт управления.
6.1.4 Изменение режима движения и переключение управления от одного пункта управления к другому должно проводиться на кратковременно остановленной ППКД.
6.1.5 Система управления ППКД должна обеспечить безопасность ее эксплуатации на всех предусмотренных режимах и при всех внешних воздействиях, предусмотренных руководством по эксплуатации.
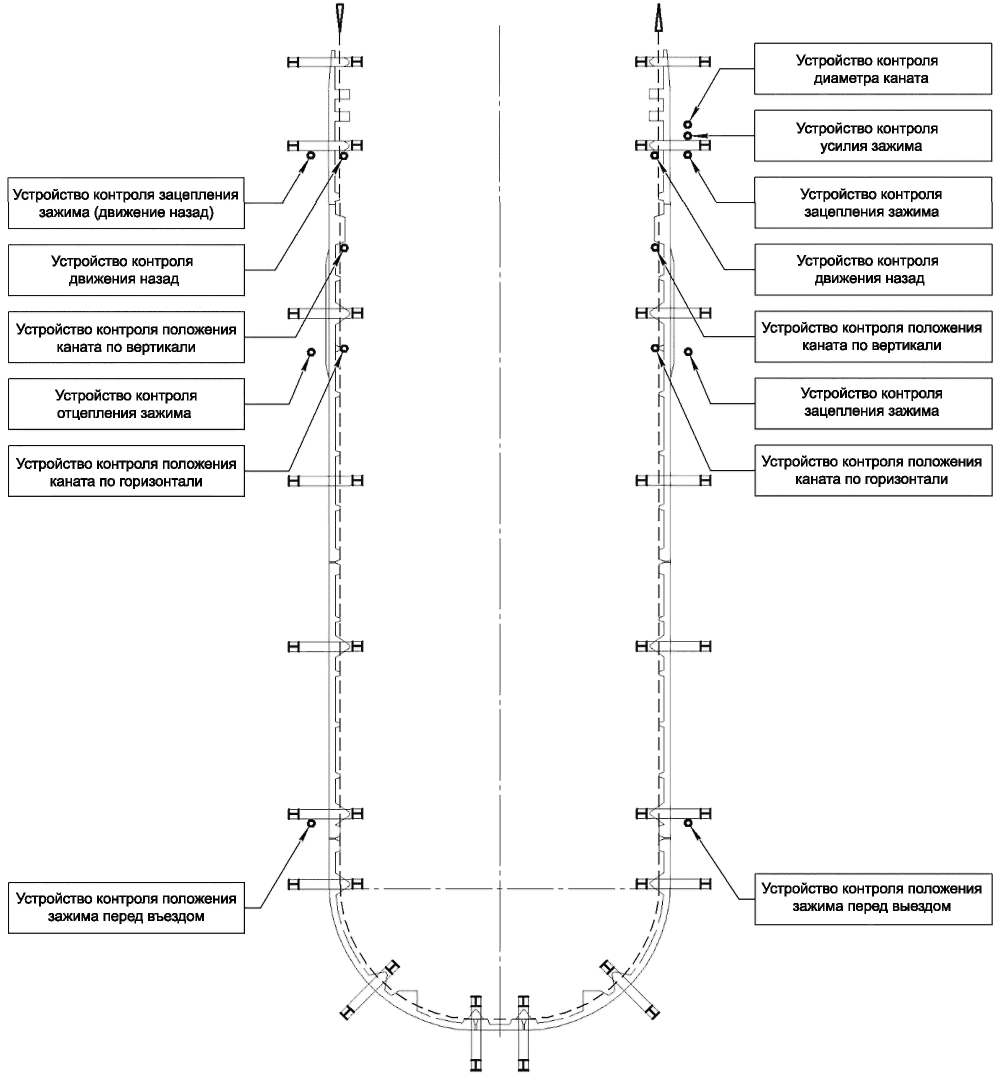
6.1.6 Система управления ППКД должна быть оборудована средствами, предупреждающими о нарушениях в работе. Пример расположения устройств безопасности на ППКД приведен в приложении А.
6.1.7 Органы управления ППКД должны:
- отвечать требованиям эргономичности ГОСТ 23000;
- располагаться в доступных местах, иметь надписи на русском языке и понятные обозначения;
- располагаться вне опасной зоны, за исключением органов управления, функциональное назначение которых требует нахождения работающего персонала в опасной зоне;
- исключать их непроизвольное перемещение.
6.1.8 Органы управления аварийной остановкой (большие и малые кнопки красного цвета) должны:
- быть идентифицируемыми и легкодоступными для персонала, отличаться цветом, формой и размерами от других органов управления;
- возвращаться в исходное положение, не приводя к запуску ППКД.
6.1.9 На пункте(ах) и пультах управления должны быть установлены индикаторные устройства предупреждения об опасности.
6.1.10 Индикаторные устройства предупреждения об опасности следует устанавливать так, чтобы обслуживающий персонал постоянно имел информацию о состоянии ППКД. Для индикаторных устройств установлена цветовая индикация по ГОСТ 12.4.026, примеры которой приведены в таблице 4.
Примеры цветовой индикации для устройств управления и контроля, предупреждающей об опасности
6.1.11 Управление скоростью несуще-тягового каната должно осуществляться автоматически либо вручную.
6.1.12 Команда о начале движения должна отдаваться, если выполнены все условия для начала движения:
- ППКД остановлена;
- информация на мониторе на пункте управления показывает, что все узлы и механизмы и агрегаты находятся в рабочем состоянии:
- тормоза закрыты;
- получены сигналы готовности со всех станций.
6.1.13 Команды об изменении направления движения должны отдаваться только после полной остановки ППКД.
6.1.14 При движении в обратном направлении после получения команды о начале движения самопроизвольное ускорение должно быть исключено.
6.1.15 Система управления должна контролировать максимально допустимую скорость при любом направлении движения.
6.1.16 Скорость движения устанавливается с пункта управления как перед началом движения, так и во время него и может быть изменена.
6.1.17 Во время движения должна быть предусмотрена возможность снижения рабочей скорости с пультов управления на площадках посадки и высадки.
6.1.18 После снижения скорости ее возврат в первоначальный режим должен осуществляться только с того пункта (пульта) управления, с которого была снижена скорость.
6.1.19 Команды системы управления для снижения скорости должны быть приоритетными по отношению к другим командам, за исключением команд для остановки ППКД.
6.1.20 Сигнал готовности на пункте управления должен:
6.2 Требования к функциям управления и безопасности приводов
6.2.1 Функции управления и безопасности приводов — в соответствии с ГОСТ Р 71233-2024 (пункты 6.1, 6.2, 6.3.1 - 6.3.3).
6.2.2 Подача напряжения на двигатель или подача давления на гидравлический мотор главного привода при нормальной или аварийной остановке должна быть обеспечена до полной остановки канатной дороги.
6.2.3 При наличии вспомогательного привода он должен обеспечивать:
- скорость не менее чем 1/2 скорости при нормальных условиях эксплуатации;
- начало движения с ускорением не более 0,1 м/с2 при максимальной нагрузке.
6.2.4 Одновременная работа аварийного и главного приводов должна быть исключена.
6.2.5 Переключение главного и аварийного приводов должно происходить при остановленной ППКД.
6.2.6 Конечные положения переключающей (сцепной) муфты на аварийный привод должны контролироваться системой управления.
6.2.7 При срабатывании тормозов автоматически должна быть прекращена подача жидкости в тормозную систему.
6.2.8 При управлении приводами должны быть выполнены требования ГОСТ Р 71233.
6.3 Требования к функциям управления и регулирования натяжных устройств
6.3.1 Поддержание натяжного усилия каната с колебаниями в пределах 15% от номинального, а также отключение привода ППКД при выходе из этого диапазона должны быть автоматическими.
6.3.2 Контроль усилия натяжения каната должен быть обеспечен двумя независимыми измерительными устройствами при условии, что одно из них является устройством прямого действия.
6.3.3 Гидросистема натяжного устройства должна иметь возможность ручного управления.
6.3.4 Предельные положения натяжной тележки должны автоматически контролироваться в крайних положениях до упоров. Остановка ППКД должна происходить при срабатывании датчиков предельных положений.
6.3.5 Контроль гидравлического натяжного устройства должен быть обеспечен в том числе при работе на вспомогательном (при наличии) и аварийном приводах. При работе на аварийном приводе допускается ручное управление гидравлической системой натяжения для поддержания давления.
7 Требования к функциям контроля параметров ППКД
7.1 Общие требования
7.1.1 На ППКД должен быть обеспечен автоматический контроль следующих режимов:
- отключение при превышении скорости;
- срабатывание рабочих тормозов;
- отслеживание замедления движения;
- функции безопасности в зоне выезда, въезда и прохождения подвижного состава по станциям для ППКД с отцепляемыми зажимами.
7.1.2 При прицеплении и отцеплении зажимов осуществляется контроль:
- открытого положения губок зажима перед участком сцепки, а также при движении в обратном направлении;
- положения каната на участке прицепления-отцепления;
- правильного охватывания каната губками зажима после прицепления, а также при движении в обратном направлении;
- зажимного усилия (данный вид контроля может проводиться как до, так и во время или после процесса прицепления);
- отделения зажима от каната после отцепления зажима.
7.1.3 Станционные устройства безопасности должны проводить остановку подвижного состава при отклонениях от штатных параметров прицепления-отцепления на въезде на станцию или при выезде с нее.
7.1.4 При задевании движущейся тележки кресла (кабины) контурного шаблона либо при сдвиге зажима вдоль каната ППКД должна автоматически останавливаться. При этом конструкцией станции должна быть обеспечена невозможность выхода неисправного подвижного состава на трассу дороги.
7.1.5 Должен быть обеспечен режим автоматического контроля положения приводного и обводного шкивов при работе ППКД.
7.1.6 Должен быть обеспечен контроль скорости ветра с подачей звукового сигнала при превышении предельно допустимого значения.
7.1.7 Должен быть обеспечен контроль сигнала о готовности подвижного состава к движению.
7.1.8 Сигнал о неисправности ППКД должен быть отключен вручную после ее устранения.
7.1.9 АСУ ППКД должна автоматически контролировать моточасы эксплуатации.
7.1.10 Должен быть обеспечен автоматический контроль положения стрелок главного пути.
7.2 Требования к функциям контроля превышения скорости и направления движения
7.2.1 Контроль превышения скорости должен быть обеспечен в обоих направлениях движения подвижного состава. Устройство контроля превышения скорости должно быть установлено на шкиве или станционном ролике. Возобновление движения подвижного состава в автоматическом режиме после срабатывания устройства контроля превышения скорости не допускается.
7.2.2 Устройство контроля превышения скорости при работе на главном приводе должно срабатывать при увеличении скорости на 10% от номинальной с подачей сигнала, на 20% — с остановкой ППКД.
7.2.3 Устройство контроля превышения скорости при работе на аварийном приводе должно останавливать дорогу при увеличении скорости на 20% от номинальной.
7.2.4 Устройство контроля замедления (торможения) должно:
- функционировать в обоих направлениях движения подвижного состава;
- функционировать при прекращении основного электропитания и переключении ППКД на резервное питание;
- контролировать процесс остановки ППКД;
- исключать превышение максимально допустимого пути торможения подвижного состава.
7.2.5 Должен быть обеспечен автоматический контроль величины давления и тормозного усилия в системе каждого тормоза.
7.2.6 Должен быть обеспечен автоматический контроль функции срабатывания электромагнитных клапанов аварийного тормоза.
7.2.7 Должен быть обеспечен контроль нахождения каната на роликах балансиров, расположенных на опорах, в автоматическом режиме путем аварийной остановки.
7.2.8 Должен быть обеспечен контроль положения каната на роликах балансиров, установленных на опорах, в автоматическом режиме путем аварийной остановки при превышении допустимого значения.
7.3 Требования к функциям контроля разгона и торможения ППКД с отцепляемыми зажимами
7.3.1 Устройства безопасности ППКД с отцепляемыми зажимами подвижного состава должны контролировать:
- закрытие и блокировку дверей кабин на станции;
- положение откидных или перемещаемых площадок и платформ.
7.3.2 Каждый отцепляемый зажим кресла (кабины) перед выходом на трассу ППКД должен пройти автоматическую проверку:
7.3.3 Должны подлежать контролю ускорение при разгоне и торможении на участках прицепления и отцепления, разность скорости зажима и движущегося каната при прицеплении зажима к канату, согласование скоростей и направления движения устройств разгона и торможения.
7.3.4 Устройства контроля разгона и торможения должны препятствовать несанкционированному движению подвижного состава при остановке дороги.
7.3.5 Устройства контроля разгона и торможения должны функционировать при использовании как главного, так и аварийного привода.
7.3.6 При неисправности устройств разгона и торможения должна быть обеспечена возможность работы аварийного привода для проведения процесса эвакуации пассажиров.
7.3.7 Устройства контроля разгона и торможения должны быть защищены от воздействия погодных условий, которые могут препятствовать их работе.
7.4 Требования к функциям контроля расстояния между единицами подвижного состава
7.4.1 На каждой станции должны быть предусмотрены устройства контроля и регулирования, обеспечивающие минимально допустимое расстояние между единицами подвижного состава на трассе.
7.4.2 Предусмотренное расстояние между единицами подвижного состава должно быть выдержано вне зависимости от скорости дороги и нагрузки на подвижной состав.
7.4.3 Устройства контроля и регулирования на станциях должны обеспечивать приближение открытых кресел, занятых пассажирами, к предыдущему креслу на расстояние не менее 0,5 м.
7.4.4 Устройство контроля и регулирования расстояний между единицами подвижного состава должно быть предусмотрено как минимум на одной станции. При наличии устройства контроля и регулирования расстояний только на одной станции прохождение подвижного состава на других станциях должно проходить так, чтобы расстояние между единицами подвижного состава оставалось в установленных пределах.
7.5 Требования к функциям контроля закрытия-открытия дверей кабин и колпаков кресел ППКД
7.5.1 Устройства безопасности ППКД должны контролировать:
- закрытие и блокировку дверей кабин на станции;
- своевременную высадку пассажиров с фиксированными зажимами для кресел.
7.5.2 У закрытого подвижного состава на ППКД с отцепляемыми зажимами устройство закрытия колпаков должно располагаться в конце зоны посадки и перед устройством разгона. Двери должны полностью открываться только после прохождения устройства контроля торможения и достижения зоны высадки с предусмотренной скоростью.
7.5.3 В случае оснащения кресел ППКД защитными колпаками должны быть предусмотрены автоматические устройства контроля положения колпаков (закрытие и открытие) на трассе, при подходе кресла к зоне посадки и на площадке посадки-высадки.
7.5.4 Должна быть предусмотрена возможность отключения устройств контроля открытия-закрытия колпаков кресел, если они не позволяют ППКД двигаться в обратном направлении.
7.6 Требования к функциям контроля отцепления-прицепления зажима и каната
7.6.1 Станционные устройства безопасности для отцепляемых зажимов должны контролировать отцепление/прицепление зажима и усилие зажатия каната.
7.6.2 Контроль отцепления/прицепления зажима должен быть обеспечен как при движении ППКД вперед, так и при ее движении в обратном направлении. Контроль отцепления/прицепления зажима включает контроль взаимного положения каната и зажимных губок на канате после прицепления.
7.6.3 Должен быть обеспечен контроль усилия прицепления после прохождения участка прицепления с функцией остановки ППКД.
7.6.4 При прицеплении/отцеплении зажимов контролируются:
- открытое положение губок зажима перед участком прицепления, в том числе при движении в обратном направлении;
- положение каната на участке прицепления/отцепления;
- охватывание каната губками зажима после прицепления, в том числе при движении в обратном направлении;
- зажимное усилие (данный вид контроля может проводиться перед, во время и после прицепления);
- отделение зажима от каната после отцепления зажима, в том числе при движении в обратном направлении.
8 Требования к электропитанию АСУ
8.1 Вводное устройство должно отключать питание и полностью снимать напряжение с электрических цепей, за исключением цепей аварийного освещения и защиты информации.
8.2 Выход из строя главного источника питания и переход на резервный источник питания не должны влиять на функции безопасности АСУ. При этом должно быть обеспечено использование аварийного привода.
8.3 Полное или частичное повреждения цепи управления энергопитания не должны приводить к возникновению:
- самопроизвольного пуска ППКД при восстановлении энергопитания;
- невыполнения отданной команды на остановку;
- снижения эффективности защитных устройств.
8.4 Отключение функций безопасности допустимо только по отдельности или по функциональным группам.
8.5 Отключение функций безопасности необходимо проводить только ключом с помощью выключателя или коммутатора.
8.6 При отключении функций безопасности управление движением должно быть обеспечено только с пункта управления оператором в ручном режиме.
8.7 Отключение функций безопасности должно сопровождаться световой сигнализацией.
8.8 При движении в обратном направлении отключение одной или нескольких функций безопасности допустимо только в случаях, предусмотренных руководством по эксплуатации.
8.9 Электропитание системы управления и обеспечения функций безопасности, а также систем связи может быть подключено перед главным выключателем, если обеспечена:
- автономность от других электрических цепей;
- возможность отключения от питающего фидера посредством собственного вводного устройства.
8.10 Элементы управления, с помощью которых можно отключить функции безопасности, должны быть выполнены в виде выключателя с ключом.
8.11 Выключатели для проведения профилактических работ должны быть расположены в доступности для персонала:
8.12 Кнопки аварийной остановки необходимо располагать в непосредственной доступности для персонала на пункте и на пультах управления, а также в машинном отделении главного привода.
8.13 На опоре ППКД или станции, наиболее подверженных ветровой нагрузке, должен быть установлен анемометр (анеморумбометр). При достижении силы ветра предельно допустимого значения, указанного в паспорте ППКД, на пульт управления должен быть подан звуковой сигнал.
8.14 В случае отказа питания на ППКД, срабатывания устройств безопасности на трассе или устройства аварийного останова телефонная связь ППКД должна оставаться работоспособной.
8.15 В случае полного или частичного отключения функций безопасности ППКД телефонная связь должна оставаться работоспособной.
9 Техническое обслуживание АСУ ППКД
9.1 Техническое обслуживание оборудования АСУ ППКД сводится к выполнению операций двух видов:
- операций контрольного характера — осмотры, надзор за соблюдением инструкций и правил эксплуатации, испытания, проверки технического состояния;
- технологических операций восстановительного характера — регулировка, наладка, очистка, замена вышедших из строя деталей без значительной разборки, устранение мелких дефектов.
9.2 Работы по техническому обслуживанию АСУ следует проводить в строгом соответствии с действующими правилами безопасности [1] - [4].
9.3 При обслуживании подсистем, элементов АСУ и электрических аппаратов должны выполняться следующие операции:
- проверка соответствия установленных аппаратов технической документации (условиям эксплуатации и нагрузки);
- очистка аппаратов;
- проверка исправности подключенной к аппаратам электропроводки и цепей заземления (визуально);
- наружный осмотр аппаратов и устранение обнаруженных повреждений или замена аппаратов;
- подтяжка всех крепежных деталей и винтовых зажимов;
- проверка наличия соответствующих надписей на шкафах и аппаратах;
- проверка исправности автоматических выключателей и соответствия тока срабатывания номинальному току электроприемника, если состояние автоматических выключателей вызывает сомнение;
- замена неисправных предохранителей и плавких вставок.
9.4 При эксплуатации оборудование АСУ ППКД и качество подаваемой электрической энергии должны соответствовать ГОСТ 32144.
9.5 После аварийного отключения автоматических выключателей их включение может быть проведено только после устранения неисправности с разрешения лица, ответственного за безопасную эксплуатацию ППКД.
9.6 При длительных перерывах в работе АСУ ППКД пуск в работу должен осуществляться после тщательного осмотра и под контролем обслуживающего персонала.
9.7 Обслуживание оборудования АСУ ППКД должно проводиться персоналом, знающим:
- руководство по эксплуатации ППКД;
- устройство и работу АСУ;
- места расположения и порядок работы компонентов АСУ;
- критерии неисправности работы аппаратуры.
ПРИМЕР РАСПОЛОЖЕНИЯ УСТРОЙСТВ БЕЗОПАСНОСТИ НА ППКД
БИБЛИОГРАФИЯ
| [1] | Правила устройства электроустановок (ПУЭ) |
|---|---|
| [2] | Правила эксплуатации электроустановок потребителей |
| [3] | Межотраслевые правила по охране труда (правила безопасности) при эксплуатации электроустановок |
| [4] | Федеральный закон от 22 июля 2008 г. № 123-ФЗ «Технический регламент о требованиях пожарной безопасности» |
| [5] | Технический регламент Евразийского экономического союза ТР ЕАЭС 043/2017 «О требованиях к средствам обеспечения пожарной безопасности и пожаротушения» |
| УДК 625.578.2:006.354 | ОКС 45.100 |
| Ключевые слова: пассажирская подвесная одноканатная кольцевая канатная дорога, автоматизированная система управления, функции безопасности | |