ГОСТ Р 52736-2007. Национальный стандарт Российской Федерации. Короткие замыкания в электроустановках. Методы расчета электродинамического и термического действия тока короткого замыкания
(утв. и введен в действие Приказом Ростехрегулирования от 12.07.2007 № 174-ст)
Примечание
Документ включен в Перечень документов в области стандартизации и иных документов, в результате применения которых на добровольной основе обеспечивается соблюдение требований технического регламента «О безопасности объектов внутреннего водного транспорта», утвержденного Постановлением Правительства Российской Федерации от 12 августа 2010 г. № 623 (Приказ Росстандарта от 07.12.2011 № 6364). Документ введен в действие с 01.07.2008. Взамен ГОСТ Р 50254-92.
ИСТОРИЯ ИЗМЕНЕНИЙ НОРМАТИВНО-ТЕХНИЧЕСКИХ АКТОВ
flowchart LR
  n0["ГОСТ Р 50254-92"]:::rst
  click n0 "https://bukva.ai/docs/mi-2222-92" "ГОСТ Р 50254-92. Государственный стандарт Российской Федерации. Короткие замыкания в электроустановках. Методы расчета электродинамического и термического действия тока короткого з"
  n1["ГОСТ Р 52736-2007"]:::doc
  click n1 "https://bukva.ai/docs/gost-r-52736-2007" "ГОСТ Р 52736-2007. Национальный стандарт Российской Федерации. Короткие замыкания в электроустановках. Методы расчета электродинамического и термического действия тока... (утв. и в"
  n0 --> n1
classDef rst fill:#FFEBEB,stroke:#8B0000,color:#000;
classDef doc fill:#EBFFEB,stroke:#006400,color:#000;
classDef notEnt fill:#FFFFEB,stroke:#FF8C00,color:#000;
Утвержден и введен в действие
Приказом Федерального
агентства по техническому
регулированию и метрологии
от 12 июля 2007 г. № 174-ст
НАЦИОНАЛЬНЫЙ СТАНДАРТ РОССИЙСКОЙ ФЕДЕРАЦИИ
КОРОТКИЕ ЗАМЫКАНИЯ В ЭЛЕКТРОУСТАНОВКАХ
МЕТОДЫ РАСЧЕТА ЭЛЕКТРОДИНАМИЧЕСКОГО И ТЕРМИЧЕСКОГО ДЕЙСТВИЯ ТОКА КОРОТКОГО ЗАМЫКАНИЯ
Short-circuits in electrical installations. Calculation methods of electrodynamics and thermal effects of short-circuit current
1 июля 2008 года
Предисловие
Цели и принципы стандартизации в Российской Федерации установлены Федеральным законом от 27 декабря 2002 г. № 184-ФЗ «О техническом регулировании», а правила применения национальных стандартов Российской Федерации — ГОСТ Р 1.0-2004 «Стандартизация в Российской Федерации. Основные положения».
Сведения о стандарте
1. Разработан Филиалом ОАО «НТЦ электроэнергетики» — ВНИИЭ, Московским энергетическим институтом (Техническим университетом) (МЭИ (ТУ)).
2. Внесен Техническим комитетом по стандартизации ТК 437 «Токи короткого замыкания».
3. Утвержден и введен в действие Приказом Федерального агентства по техническому регулированию и метрологии от 12 июля 2007 г. № 174-ст.
Информация об изменениях к настоящему стандарту публикуется ежегодно в издаваемом информационном указателе «Национальные стандарты», а текст изменений и поправок — в ежемесячно издаваемых информационных указателях «Национальные стандарты». В случае пересмотра (замены) или отмены настоящего стандарта соответствующее уведомление будет опубликовано в ежемесячно издаваемом информационном указателе «Национальные стандарты». Соответствующая информация, уведомление и тексты размещаются также в информационной системе общего пользования — на официальном сайте Федерального агентства по техническому регулированию и метрологии в сети Интернет.
1. ОБЛАСТЬ ПРИМЕНЕНИЯ
Настоящий стандарт распространяется на трехфазные электроустановки промышленной частоты и определяет методы расчета и проверки проводников и электрических аппаратов на электродинамическую и термическую стойкость при коротких замыканиях (КЗ).
2. НОРМАТИВНЫЕ ССЫЛКИ
В настоящем стандарте использованы нормативные ссылки на следующие стандарты:
ГОСТ 687-78 Выключатели переменного тока на напряжение свыше 1000 В. Общие технические условия
ГОСТ 16442-80 Кабели силовые с пластмассовой изоляцией. Технические условия
ГОСТ 18410-73 Кабели силовые с пропитанной бумажной изоляцией. Технические условия
Примечание. При пользовании настоящим стандартом целесообразно проверить действие ссылочных стандартов в информационной системе общего пользования — на официальном сайте Федерального агентства по техническому регулированию и метрологии в сети Интернет или по ежегодно издаваемому информационному указателю «Национальные стандарты», который опубликован по состоянию на 1 января текущего года, и по соответствующим ежемесячно издаваемым информационным указателям, опубликованным в текущем году. Если ссылочный документ заменен (изменен), то при пользовании настоящим стандартом следует руководствоваться заменяющим (измененным) документом. Если ссылочный документ отменен без замены, то положение, в котором дана ссылка на него, применяется в части, не затрагивающей эту ссылку.
3. ТЕРМИНЫ И ОПРЕДЕЛЕНИЯ
В настоящем стандарте применены следующие термины с соответствующими определениями:
┌─────────────────────────────────────────────────────────────────────────┐
<pre class="legal-pre">│    Термическое действие  тока короткого  замыкания  в  электроустановке:│
│изменение  температуры  элементов  электроустановки  под  действием  тока│
│короткого замыкания.                                                     │
│    [ГОСТ 26522-85, статья 87]                                           │</pre>
└─────────────────────────────────────────────────────────────────────────┘

3.2.

┌─────────────────────────────────────────────────────────────────────────┐
<pre class="legal-pre">│   Электродинамическое    действие   тока    короткого     замыкания    в│
│электроустановке:    механическое   действие    электродинамических  сил,│
│обусловленных током короткого замыкания, на элементы электроустановки.   │
│    [ГОСТ 26522-85, статья 88]                                           │</pre>
└─────────────────────────────────────────────────────────────────────────┘

3.3.

┌─────────────────────────────────────────────────────────────────────────┐
<pre class="legal-pre">│    Интеграл Джоуля: условная величина, характеризующая тепловое действие│
│тока короткого замыкания  на  рассматриваемый  элемент  электроустановки,│
│численно  равная  интегралу  от  квадрата  тока  короткого  замыкания  по│
│времени, в пределах от начального момента короткого замыкания до  момента│
│его отключения.                                                          │
│    [ГОСТ 26522-85, статья 89]                                           │</pre>
└─────────────────────────────────────────────────────────────────────────┘

3.4.

┌─────────────────────────────────────────────────────────────────────────┐
<pre class="legal-pre">│    Ток  термической  стойкости   электрического  аппарата  при  коротком│
│замыкании (ток  термической  стойкости): нормированный  ток,  термическое│
│действие которого  электрический аппарат  способен выдержать при коротком│
│замыкании в течение нормированного времени термической стойкости.        │
│    [ГОСТ 26522-85, статья 90]                                           │</pre>
└─────────────────────────────────────────────────────────────────────────┘

3.5.

┌─────────────────────────────────────────────────────────────────────────┐
<pre class="legal-pre">│    Ток   электродинамической   стойкости  электрического   аппарата  при│
│коротком замыкании  (ток  электродинамической  стойкости):  нормированный│</pre>
│ток, электродинамическое действие которого электрический аппарат способен│
<pre class="legal-pre">│выдержать при коротком  замыкании  без  повреждений,  препятствующих  его│
│дальнейшей работе.                                                       │
│    [ГОСТ 26522-85, статья 91]                                           │</pre>
└─────────────────────────────────────────────────────────────────────────┘
4. ОБЩИЕ ПОЛОЖЕНИЯ
4.1 Исходные положения
4.1.1. При проверке проводников и электрических аппаратов электроустановок на электродинамическую и термическую стойкость при КЗ предварительно должны быть выбраны расчетные условия КЗ, т.е. расчетная схема электроустановки, расчетный вид КЗ в электроустановке, расчетная точка КЗ, а также расчетная продолжительность КЗ в электроустановке (последнюю используют при проверке на термическую стойкость проводников и электрических аппаратов, а также при проверке на невозгораемость кабелей).
4.1.2. Расчетная схема электроустановки должна быть выбрана на основе анализа возможных электрических схем этой электроустановки при продолжительных режимах ее работы. К последним следует относить также ремонтные и послеаварийные режимы работы.
4.1.3 В качестве расчетного вида КЗ следует принимать:
- при проверке электрических аппаратов и жестких проводников с относящимися к ним поддерживающими и опорными конструкциями на электродинамическую стойкость — трехфазное КЗ;
- при проверке электрических аппаратов и проводников на термическую стойкость — трех- или однофазное КЗ, а на генераторном напряжении электростанций — трех- или двухфазное КЗ, в зависимости от того, какое из них приводит к большему термическому воздействию;
- при проверке гибких проводников по условию их допустимого сближения во время КЗ — двухфазное КЗ.
4.1.4. В качестве расчетной точки КЗ следует принимать такую точку на расчетной схеме, при КЗ в которой проводник или электрический аппарат подвергается наибольшему электродинамическому или термическому воздействию.
Примечание. Исключения из этого требования допустимы лишь при учете вероятностных характеристик КЗ и должны быть обоснованы требованиями соответствующих ведомственных нормативных документов.
4.1.5. Расчетную продолжительность КЗ при проверке проводников и электрических аппаратов на термическую стойкость следует определять путем сложения времени действия основной релейной защиты, в зону которой входят проверяемые проводники и электрические аппараты, и полного времени отключения соответствующего выключателя, а при проверке кабелей на невозгораемость — путем сложения времени действия резервной релейной защиты и полного времени отключения ближайшего к месту КЗ выключателя.
При наличии устройств автоматического повторного включения (АПВ) цепи следует учитывать суммарное термическое действие тока КЗ.
4.1.6. При расчетной продолжительности КЗ до 1 с допустимо процесс нагрева проводников под действием тока КЗ считать адиабатическим, а при расчетной продолжительности КЗ более 1 с и при небыстродействующих АПВ следует учитывать теплоотдачу в окружающую среду.
5. ЭЛЕКТРОДИНАМИЧЕСКОЕ ДЕЙСТВИЕ ТОКА КОРОТКОГО ЗАМЫКАНИЯ
5.1 Расчет электродинамических сил взаимодействия проводников
5.1.1. Электродинамические силы взаимодействия F, H, двух параллельных проводников с токами следует определять по формуле
F = 2 \cdot 10^{- 7}i_{1}i_{2} \frac{l}{a} K_{\text{ф}},(1)
где 2 \cdot 10^{- 7} — постоянный параметр, Н/А2;
i_{1} , i_{2} — мгновенные значения токов проводников, А;
a — расстояние между осями проводников, м;
K_{\text{ф}} — коэффициент формы.
Для проводников прямоугольного сечения коэффициент формы следует определять по кривым, приведенным на рисунке 1.
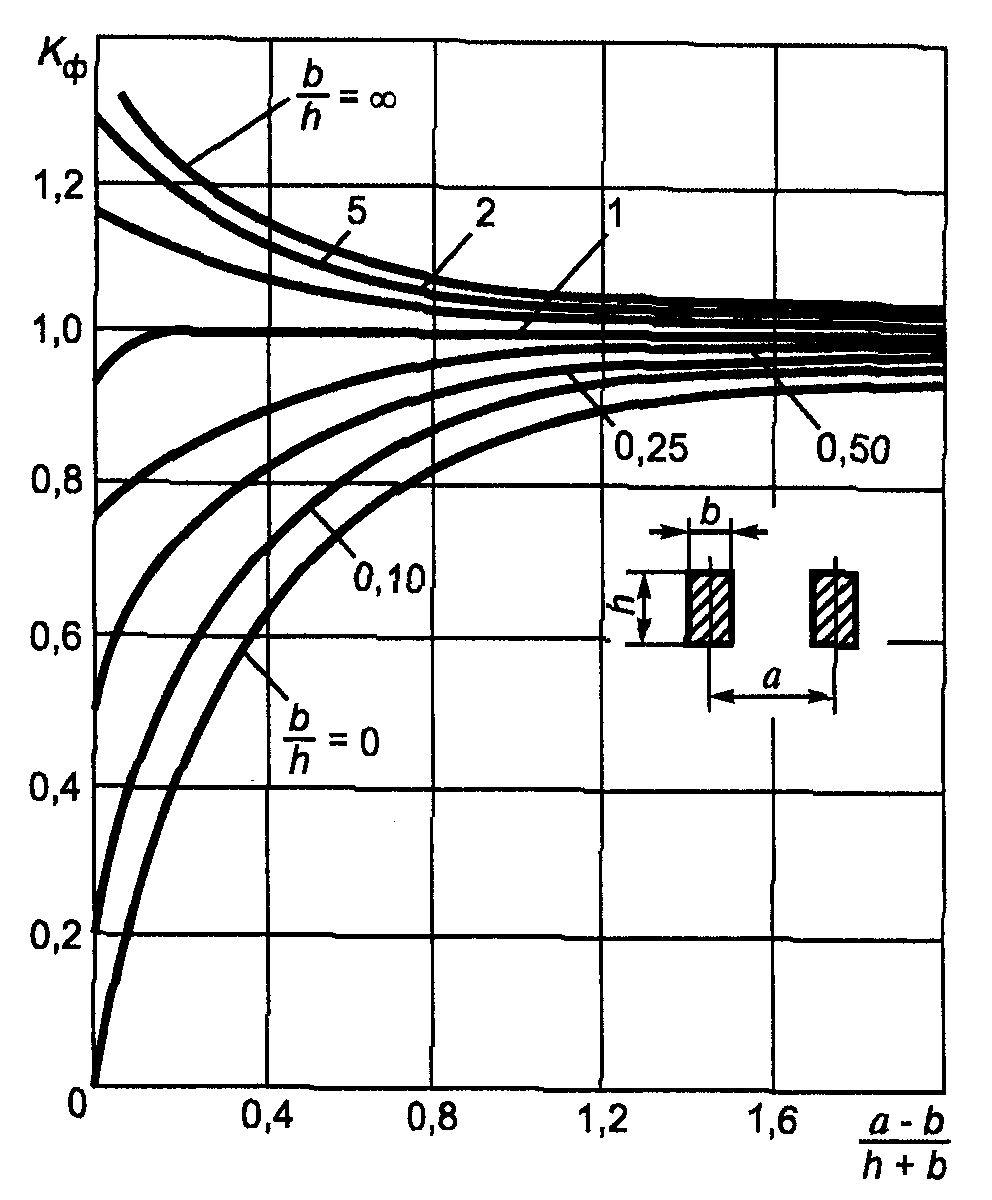
проводников прямоугольного сечения
Для круглых проводников сплошного сечения, проводников кольцевого сечения, а также проводников (шин) корытообразного сечения с высотой профиля 0,1 м и более следует принимать K_{\text{ф}} = 1,0 .
5.1.2. Наибольшее значение электродинамической силы имеет место при ударном токе КЗ.
5.1.3. Максимальную силу F_{m(ax)}^{3},H , (эквивалентную равномерно распределенной по длине пролета нагрузки), действующую в трехфазной системе проводников на расчетную фазу при трехфазном КЗ, следует определять по формуле
F_{m(ax)}^{3} = \frac{\sqrt{3} \cdot 10^{- 7}}{a} l(i_{\text{у}(\text{д})}^{3})^{2}K_{\text{ф}}K_{\text{расп}},(2)
i_{\text{у}(\text{д})}^{3} — ударный ток трехфазного КЗ, А;
K_{\text{расп}} — коэффициент, зависящий от взаимного расположения проводников.
Значения коэффициента K_{\text{расп}} для некоторых типов шинных конструкций (рисунок 2) указаны в таблице 1.
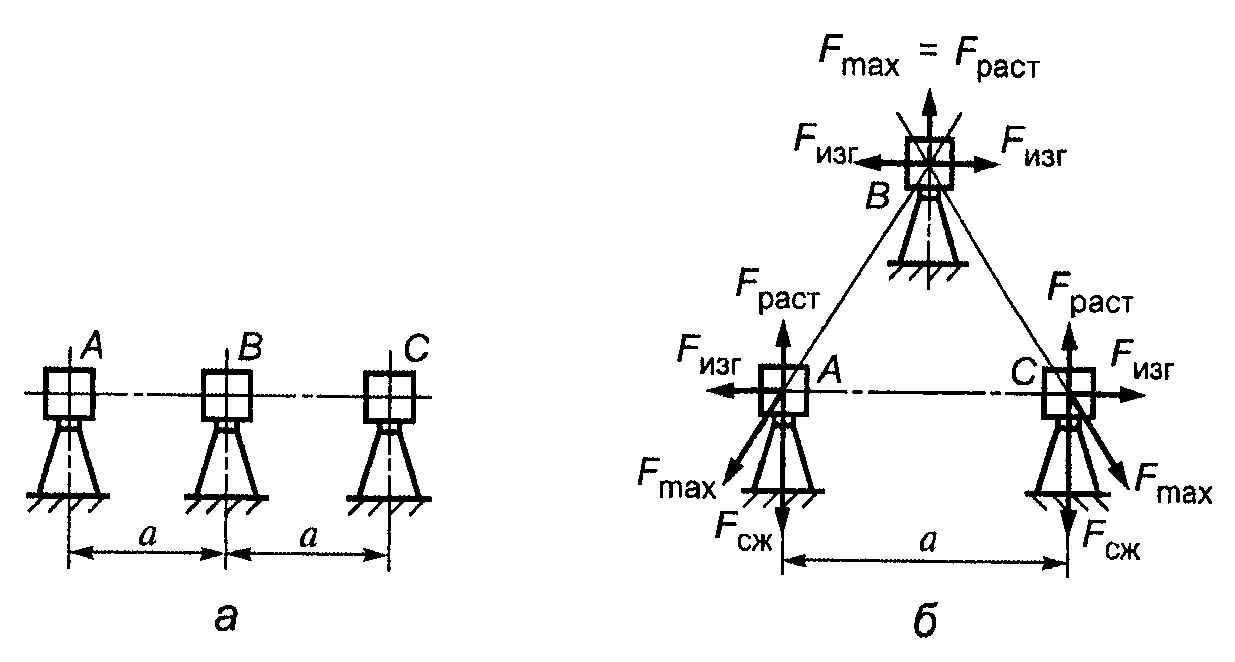
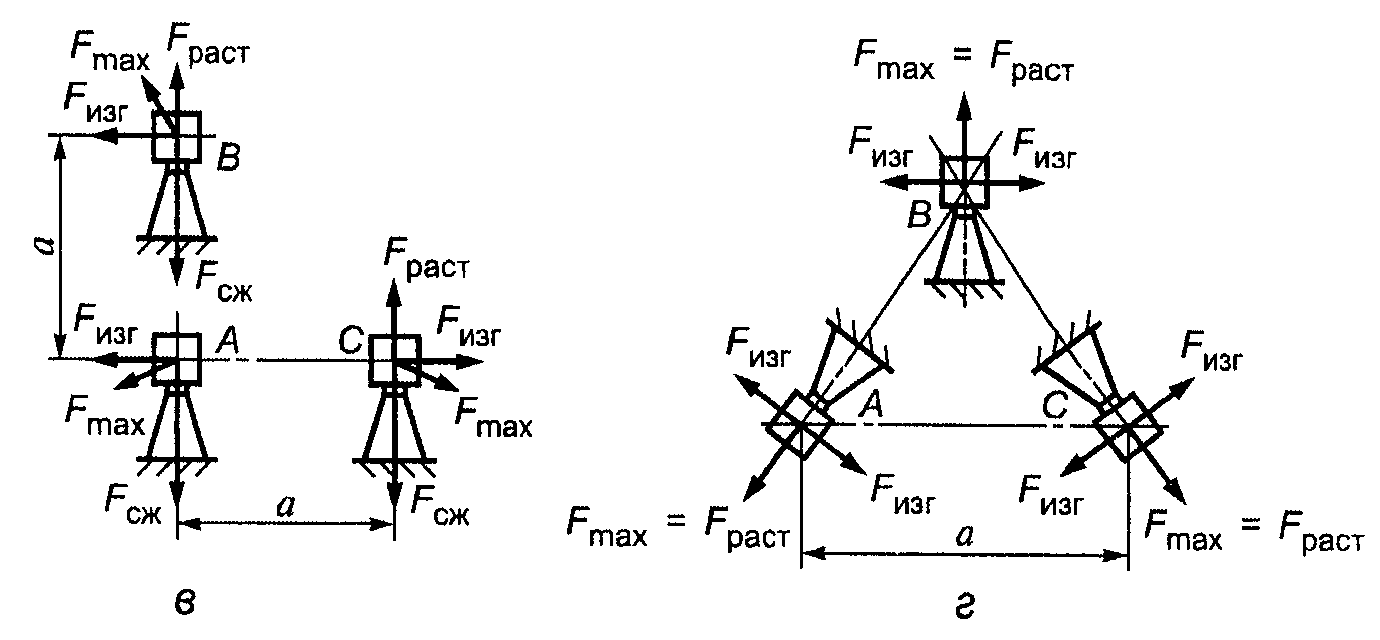
Рисунок 2. Схемы взаимного расположения шинных конструкций
Значения коэффициента K_{\text{расп}}
| Расположение шин | Расчетная фаза | Значение коэффициента K расп для нагрузок | |||
| результирующей | изгибающей | растягивающей | сжимающей | ||
| В одной плоскости (рисунок 2а) | B | 1,00 | 1,00 | 0 | 0 |
| По вершинам равностороннего треугольника (рисунок 2б) | A | 1,00 | 0,94 | 0,25 | 0,75 |
| B | 1,00 | 0,50 | 1,00 | 0 | |
| C | 1,00 | 0,94 | 0,25 | 0,75 | |
| По вершинам прямоугольного равнобедренного треугольника | A | 0,87 | 0,87 | 0,29 | 0,87 |
| (рисунок 2в) | B | 0,95 | 0,43 | 0,83 | 0,07 |
| C | 0,95 | 0,93 | 0,14 | 0,43 | |
| По вершинам равностороннего треугольника, по оси изоляторов расположены под углом 2пи/3 друг к другу (рисунок 2г) | A, B, C | 1,00 | 0,50 | 1,00 | 0 |
При двухфазном КЗ максимальную силу определяют по формуле
F_{m(ax)}^{2} = \frac{2 \cdot 10^{- 7}}{a} l(i_{\text{у}(\text{д})}^{2})^{2}K_{\text{ф}}K_{\text{расп}},(3)
где i_{\text{у}(\text{д})}^{2} — ударный ток двухфазного КЗ, А.
5.2 Выбор расчетной механической схемы шинных конструкций и гибких проводников
5.2.1. Методику расчета электродинамической стойкости шинных конструкций и гибких проводников следует выбирать на основе расчетной механической схемы, учитывающей их особенности.
5.2.2 Следует различать:
- статические системы, обладающие высокой жесткостью, у которых шины и изоляторы при КЗ остаются неподвижными;
- динамические системы с жесткими опорами, у которых изоляторы при КЗ считаются неподвижными, а шины колеблются;
- динамические системы с упруго податливыми опорами, в которых при КЗ колеблются и шины, и опоры;
- динамические системы с гибкими проводниками.
5.2.3. Расчетные механические схемы шинных конструкций различных типов, обладающих высокой жесткостью, представлены в таблице 2.
Расчетные схемы шинных конструкций
| Номер схемы | Расчетная схема | Тип балки и опоры | Коэффициент | ||
| лямбда | бета | r 1 | |||
1 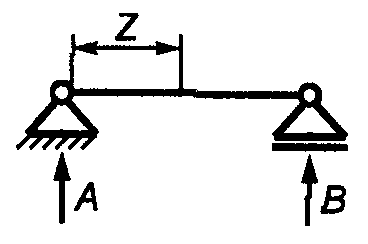 Однопролетная: 8 1 3,14
А и В — простые опоры
2 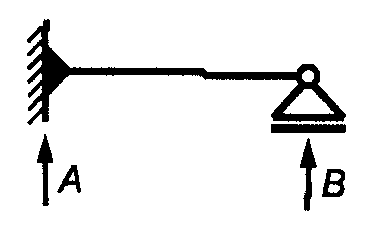 Однопролетная: 8 1,25 3,93
А — неподвижная опора
В — простая опора
3 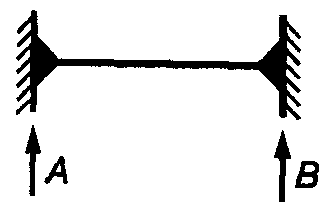 Однопролетная: 12 1 4,73
А и В — неподвижные
опоры
4 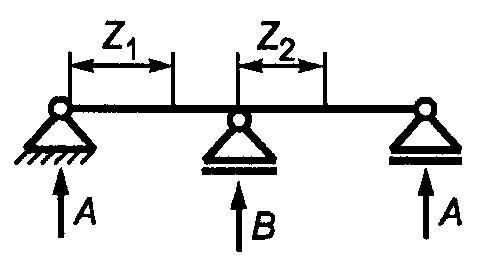 Двухпролетная: 8 1,25 3,93
А и В — простые опоры
5 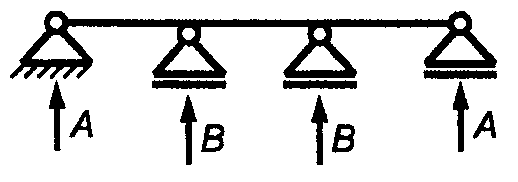 Трех и более пролетная: 10 <*> 1,13 4,73
А и В — простые опоры 12 <**> 1
Примечание. Коэффициент \lambda используют при определении максимального напряжения в материале проводника, \beta — при определении нагрузки на изолятор, r — параметр основной частоты собственных колебаний шины. 1
Расчетные схемы имеют вид равнопролетной балки, лежащей или закрепленной на жестких опорах и подвергающейся воздействию равномерно распределенной нагрузки.
Различают следующие типы шинных конструкций и соответствующих расчетных механических схем:
- шинная конструкция, длина которой равна длине одного пролета; для нее расчетной схемой является балка с шарнирным опиранием на обеих опорах пролета (таблица 2, схема № 1);
- шинная конструкция, длина которой равна длине одного пролета, с одной простой и одной неподвижной опорами; для нее расчетной схемой является балка с шарнирным опиранием на простой опоре и жестким опиранием (защемлением) на неподвижной опоре пролета (таблица 2, схема № 2);
- шинная конструкция, длина которой равна длине одного пролета, с неподвижными опорами; для нее расчетной схемой является балка с жестким опиранием (защемлением) на обеих опорах пролета (таблица 2, схема № 3);
- шинные конструкции, длина которых равна длине двух, трех и более пролетов; для них расчетной схемой является балка с шарнирным опиранием на каждой из опор (таблица 2, схемы № 4 и 5).
5.2.4. Расчетной схемой шинной конструкции с упруго податливыми опорами следует считать схему, в которой масса шины распределена по длине пролета, а опоры представлены телами с эквивалентной массой М и пружинами с жесткостью C_{\text{оп}} .
5.2.5. Для гибких проводников в качестве расчетной схемы применяют схему с жестким стержнем, ось которого очерчена по цепной линии. Гирлянды изоляторов вводят в механическую схему в виде жестких стержней, шарнирно соединенных с проводниками и опорами. Размеры стержней расчетной схемы определяют из статического расчета на действие сил тяжести.
5.3 Допустимые механические напряжения в материале проводников и механические нагрузки на опоры при коротком замыкании
5.3.1. Допустимое напряжение в материале жестких шин \sigma_{\text{доп}},\text{Па} , следует принимать равным 70% временного сопротивления разрыву материала шин \sigma_{\text{р}}
\sigma_{\text{доп}} = 0,7\sigma_{\text{р}}.(4)
Допустимое напряжение в материале шин должно быть ниже предела текучести этого материала.
Временные сопротивления разрыву и допустимые напряжения в материалах шин приведены в таблице 3.
Основные характеристики материалов шин
| Материал шины | Марка | Временное сопротивление разрыву, МПа | Допустимое напряжение, МПа | Модуль упругости, 10 10 Па | ||
| материала | в области сварного соединения | материала | в области сварного соединения | |||
| Алюминий | АО, А | 118 | 118 | 82 | 82 | 7 |
| АДО | 59 — 69 | 59 — 69 | 41 — 48 | 41 — 48 | 7 | |
| Алюминиевый сплав | АД31Т | 127 | 120 | 89 | 84 | 7 |
| АД31Т1 | 196 | 120 | 137 | 84 | 7 | |
| АВТ1 | 304 | 152 | 213 | 106 | 7 | |
| 1915Т | 353 | 318 | 247 | 223 | 7 | |
| Медь | МГМ | 245 — 255 | - | 171,5 — 178 | - | 10 |
| МГТ | 245 — 294 | - | 171,5 — 206 | - | 10 | |
В зоне сварных соединений шин их временное сопротивление разрыву снижается. Его значение обычно определяют экспериментально; при отсутствии экспериментальных данных значения временного сопротивления разрыву, а также допустимого напряжения следует принимать, используя данные таблицы 3.
5.3.2. В зависимости от взаимного расположения шин и изоляторов последние при воздействии на них электродинамических сил работают на изгиб или растяжение (сжатие) или одновременно на изгиб и растяжение (сжатие). В общем случае допустимую нагрузку на изолятор (изоляционную опору) F_{\text{доп}} следует принимать равной 60% минимальной разрушающей нагрузки F_{\text{разр}} , приложенной к вершине изолятора (опоры) при изгибе или разрыве
F_{\text{доп}} = 0,6F_{\text{разр}}.(5)
5.3.3. В случае работы изолятора на изгиб или растяжение (сжатие) значения допустимых нагрузок на изолятор (опору) F_{\text{доп}.\text{изг}} и F_{\text{доп}.\text{р}} , Н, следует принимать соответственно равными:
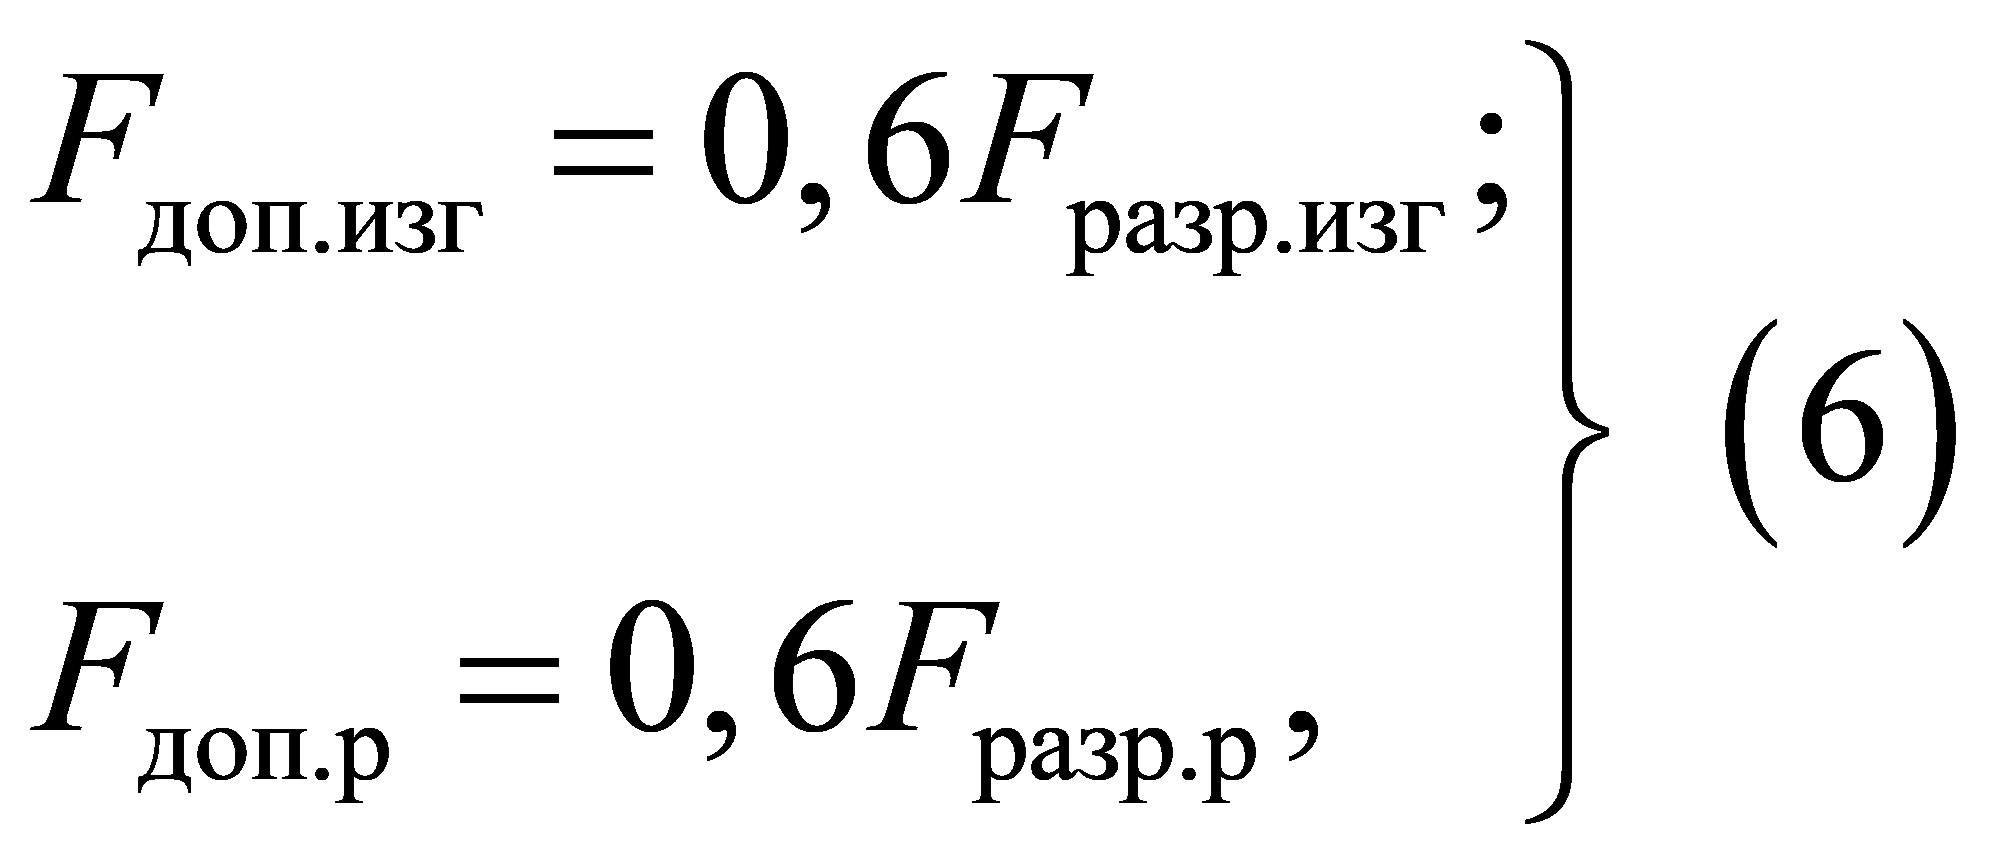
где F_{\text{разр}.\text{изг}} и F_{\text{разр}.\text{р}} — задаваемые предприятием-изготовителем минимальные разрушающие нагрузки соответственно при изгибе и растяжении (сжатии) изолятора, Н.
5.3.4. Допустимую нагрузку на спаренные изоляторы (опоры) следует принимать равной 50% суммарного разрушающего усилия изоляторов (опор)
F_{\text{доп}} = 0,5F_{\text{разр}} \sum ,(7)
где F_{\text{разр}} \sum — суммарное разрушающее усилие спаренных изоляторов (опор), Н.
5.3.5. При удалении центра масс шины от вершины опорного изолятора, например, когда плоская шина поставлена на ребро (рисунок 3а, б), значение допустимой нагрузки на опорный изолятор при изгибе следует пересчитать в соответствии с формулой
F_{\text{доп}} = NF_{\text{разр}.\text{изг}}h/H,(8)
где N — коэффициент допустимой нагрузки, равный 0,6 или 0,5 (5.3.2 - 5.3.4);
h и H — расстояния от опасного сечения изолятора соответственно до его вершины и центра масс поперечного сечения шины, м.
Опасное сечение опорно-стержневых изоляторов с внутренним креплением арматуры (рисунок 3а) следует принимать у опорного фланца, опорно-стержневых изоляторов с внешним креплением арматуры (рисунок 3б, в) — у кромки нижнего фланца, а опорно-штыревых изоляторов (рисунок 3г) - на границе контакта штыря с фарфоровым телом изолятора.
Допустимую изгибающую нагрузку многоярусных изоляционных опор (колонок изоляторов) (рисунок 3г, д) следует принимать равной допустимой нагрузке наименее прочного яруса, определяемой по формуле (8).
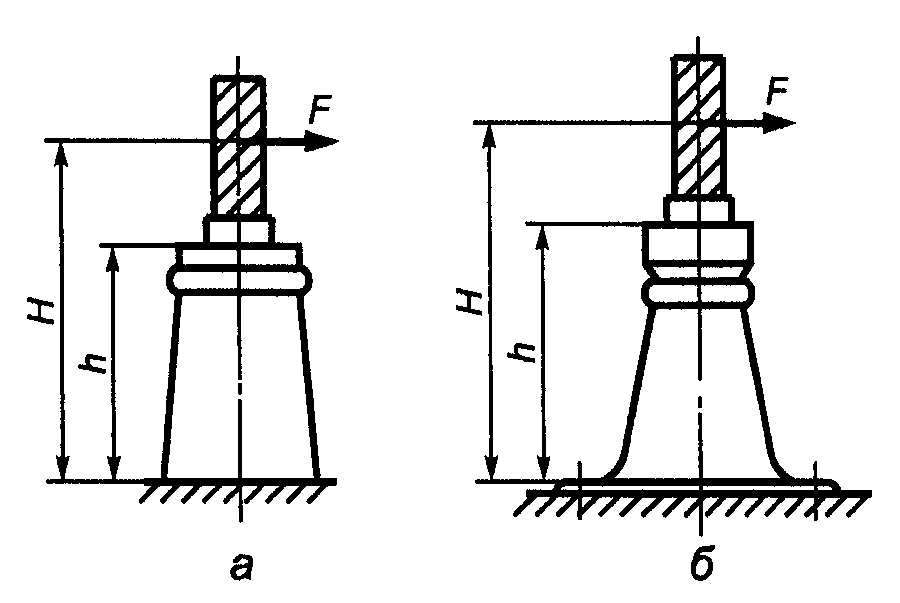
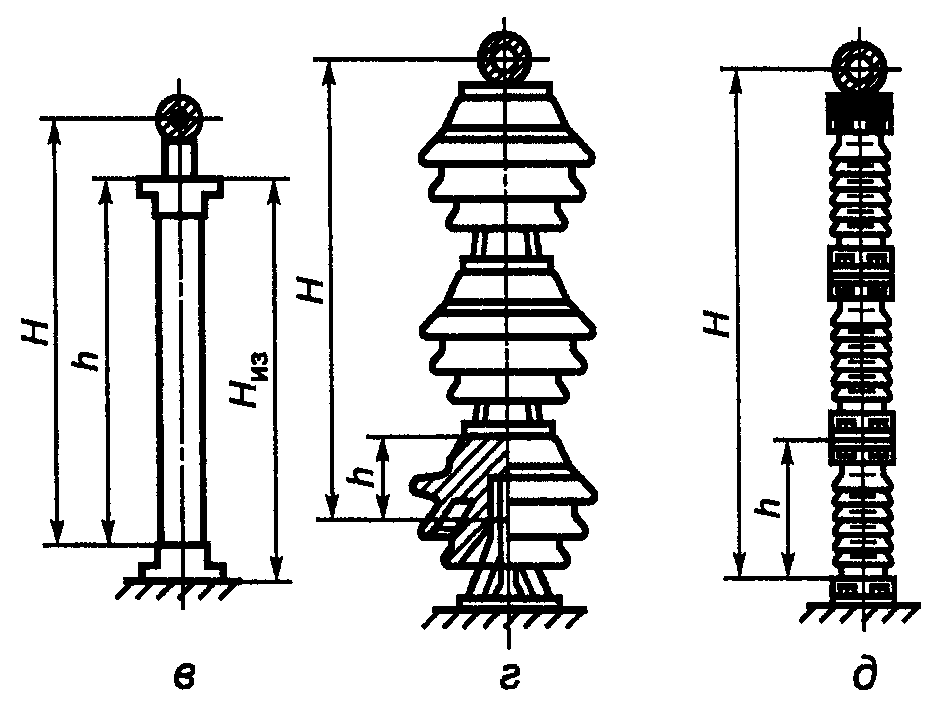
и изоляционные опоры
5.3.6. При расположении фаз по вершинам треугольника (рисунок 2б, в, г) изоляторы одновременно испытывают как растягивающие (сжимающие), так и изгибающие усилия. Допустимые изгибающую F_{\text{доп}.\text{изг}} и растягивающую F_{\text{доп}.\text{р}} нагрузки в ньютонах следует определять по формулам (6).
5.3.7 Допустимое напряжение в материале гибких проводников \sigma_{\text{доп}},\text{МПа} , следует принимать равным
\sigma_{\text{доп}} = N\sigma_{\text{пр}},(9)
где N — коэффициент допустимой нагрузки, равный 0,35 — 0,50;
\sigma_{\text{пр}} — предел прочности при растяжении, Н.
5.3.8. Допустимую нагрузку на подвесные изоляторы следует принимать равной 30% разрушающей нагрузки, т.е.
F_{\text{доп}} = 0,3F_{\text{разр}}.(10)
5.3.9. Расстояния между проводниками фаз \text{А}_{\text{ф} - \text{ф}} , а также между проводниками и заземленными частями \text{А}_{\text{ф} - \text{з}} шинных конструкций напряжением 35 кВ и выше и проводников ошиновки распределительных устройств и воздушных линий, а также токопроводов к моменту отключения КЗ должны оставаться больше допустимых изоляционных расстояний, определяемых при рабочих напряжениях, т.е.
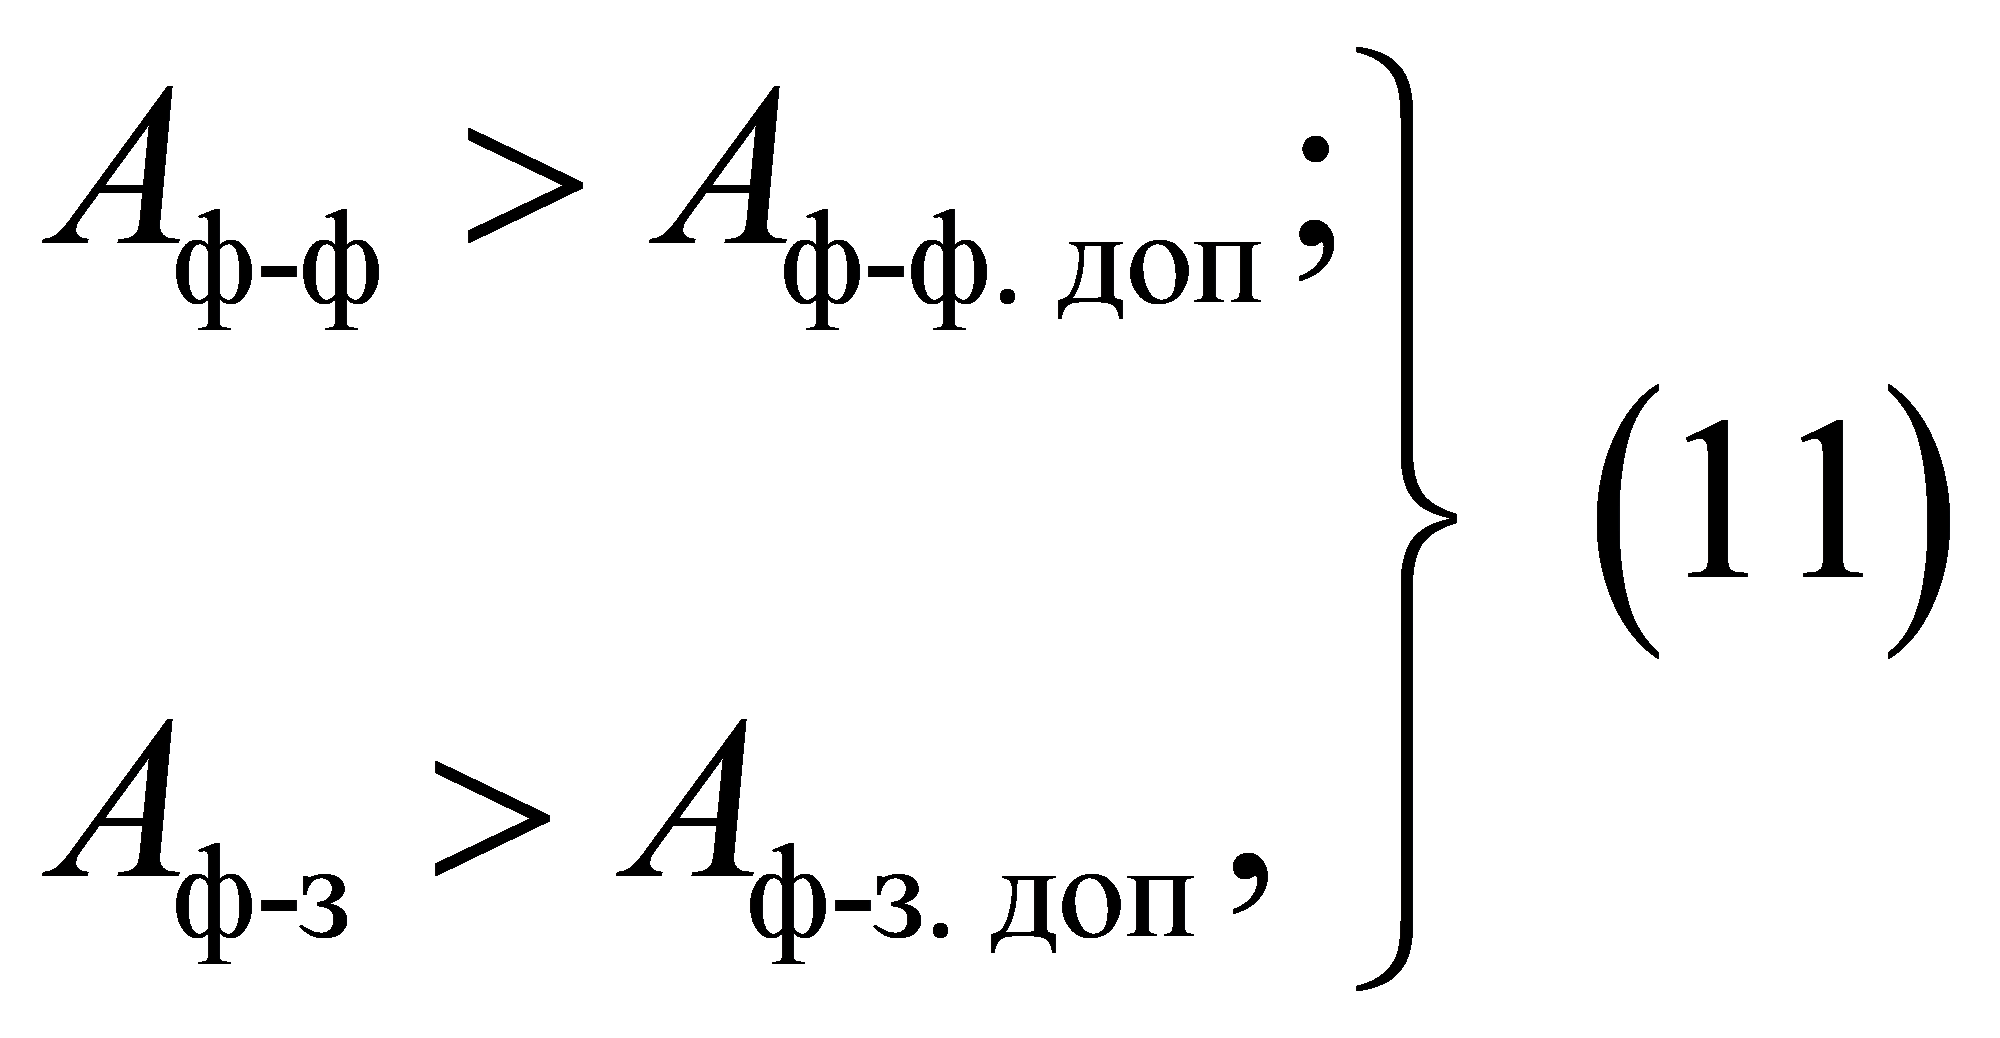
где \text{А}_{\text{ф} - \text{ф}.\text{доп}} и \text{А}_{\text{ф} - \text{з}.\text{доп}} — минимально допустимые расстояния по условиям пробоя соответственно между проводниками фаз и проводниками и заземленными частями при рабочем напряжении.
5.4 Определение механических напряжений в материале проводников и механических нагрузок на опоры при коротком замыкании
5.4.1 Расчет шинных конструкций, обладающих высокой жесткостью
5.4.1.1. При расчете шинной конструкции, обладающей высокой жесткостью, шину в любом пролете между изоляторами, кроме крайних, следует рассматривать как стержень (балку). Наличие ответвлений допускается не учитывать.
5.4.1.2. Максимальное напряжение в материале шины \sigma_{max},\text{Па} , и нагрузку на изолятор шинной конструкции высокой жесткости F_{\text{и}(\text{з})}^{3},\text{Н} , при трехфазном КЗ следует определять по формулам:
F_{\text{и}(\text{з})}^{3} = \beta F_{m(ax)}^{3},(13)
где F_{m(ax)}^{3} — максимальная сила, возникающая в многопролетной балке при трехфазном КЗ, Н, определяемая по формуле (2);
\lambda и \beta — коэффициенты, зависящие от условия опирания (закрепления) шин, а также числа пролетов конструкции с неразрезными шинами (таблица 2);
W — момент сопротивления поперечного сечения шины, м3; формулы для его расчета приведены в таблице 4.
сопротивления W поперечных сечений шин
| Форма поперечного сечения и расположение шин | Расчетные формулы | |
| J, м4 | W, м3 | |
W_{y} = \frac{bh^{2}}{6} J_{y} = \frac{bh^{3}}{12} 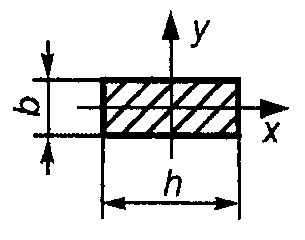
W_{y} = \frac{bh^{2}}{6} J_{y} = \frac{bh^{3}}{12} 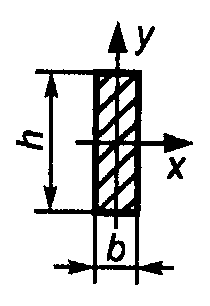
W_{y} = \frac{bh^{2}}{3} J_{y} = \frac{bh^{3}}{6} 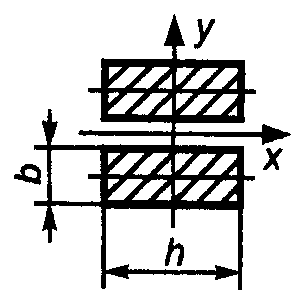
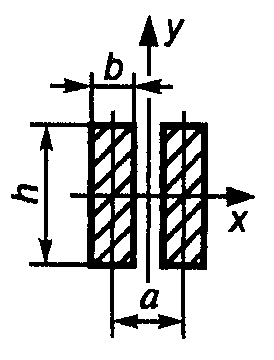 J_{y} = \frac{bh^{3}}{6} <*> W_{y} = \frac{bh^{2}}{3} <*>
W_{y} = \frac{H^{4} - h^{4}}{6H} J_{y} = \frac{H^{4} - h^{4}}{12} 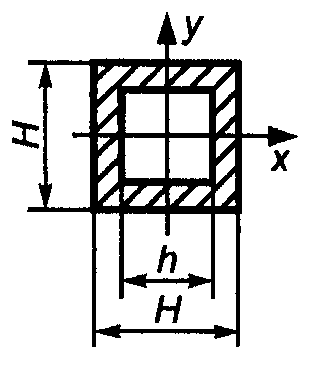
W_{y} = \frac{\pi D^{3}}{32} J_{y} = \frac{\pi D^{4}}{64} 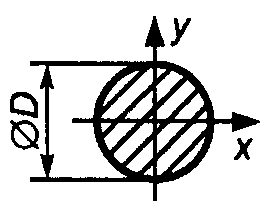
W_{y} = \frac{\pi(D^{4} - d^{4})}{32D} J_{y} = \frac{\pi(D^{4} - d^{4})}{64} 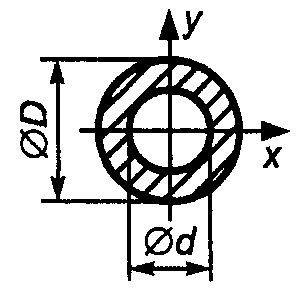
W_{y} = \frac{H^{3}}{6} J_{y} = \frac{H^{4}}{12} 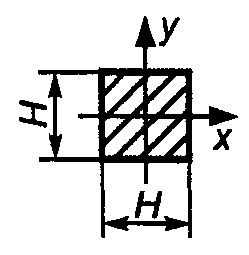
W_{y} = \frac{H^{3}}{6 \sqrt{2}} J_{y} = \frac{H^{4}}{12} 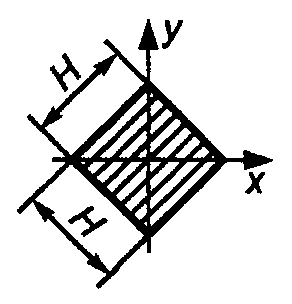
W_{y} = \frac{H^{4} - h^{4}}{6H \sqrt{2}} J_{y} = \frac{H^{4} - h^{4}}{12} 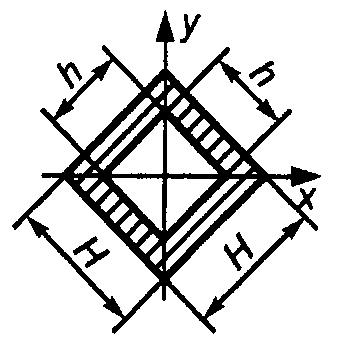
W_{y} = \frac{J_{y}}{b - e} J_{y} = \frac{he^{3} - (h - 2\Delta)(e - \Delta)^{3} + 2\Delta(b - e)^{3}}{3} , 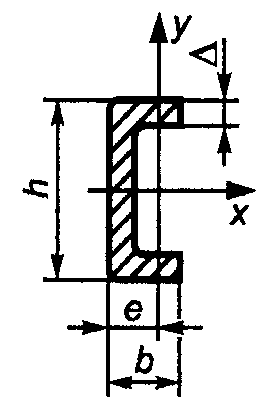
где e = \frac{b\Delta(b - \Delta)}{hb - (b - \Delta)(h - 2\Delta)} + \frac{\Delta}{2}
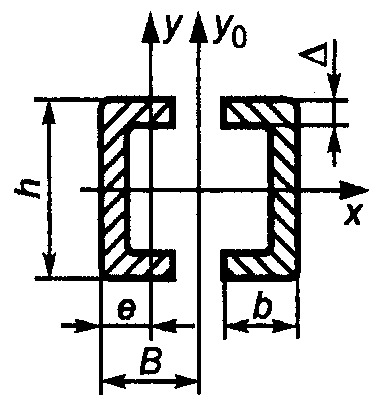 J_{y0} = 2J_{y} <**> W_{y_{0}} = 2W_{y} <**>
Примечание. Когда прокладки приварены к обеим полосам пакета, то вместо формул, отмеченных <*> и <**>, следует применять формулы:
<*> J_{y} = \frac{hb}{6} (3a_{n}^{2} + b^{2}) ; W_{y} = \frac{hb}{3} \frac{(3a_{n}^{2} + b^{2})}{(a_{n} + b)} ;
<**> {}_{y0}^{J = 2}{_{y}^{J + [hb - (b - \Delta)(h - 2\Delta)(B - e)]}} ; W_{y_{0}} = \frac{J_{y0}}{h/2} .
F_{\text{и}(\text{з })}^{2} = \beta F_{m(ax)}^{2},(15)
где F_{\text{т}(ax)}^{2} — максимальная сила, возникающая в многопролетной балке при двухфазном КЗ, Н, и определяемая по формуле (3).
При расчете напряжений в области сварных соединений, находящихся на расстоянии Z от опорного сечения, в формулы (12) и (14) следует подставлять значения \lambda(Z) , вычисленные в соответствии с таблицей А.1 (Приложение А).
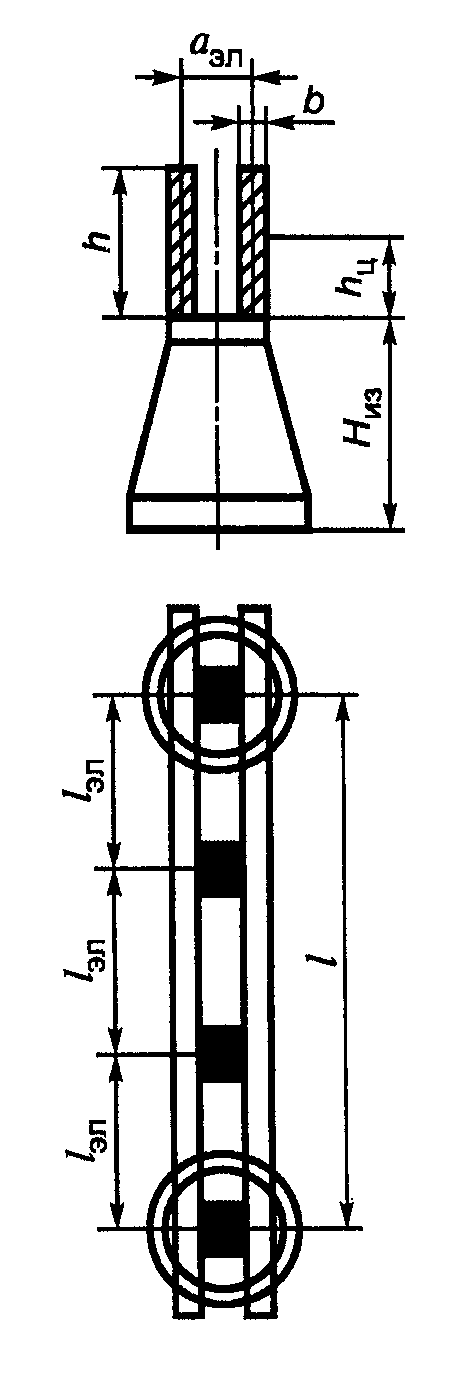
5.4.1.3. Электродинамические нагрузки на отдельные проводники составных шин (рисунок 4) обусловлены взаимодействием их токов с токами проводников других фаз и с токами других элементов проводника одной и той же фазы. Максимальное напряжение в материале составных шин при КЗ допускается определять по формуле
\sigma_{max} = \sigma_{\text{ф}.max} + \sigma_{\text{эл}.max},(16)
где \sigma_{\text{ф}.max} — максимальное напряжение в материале шины, обусловленное взаимодействием тока данного проводника с токами проводников других фаз, Па, которое в зависимости от вида КЗ следует определять по формулам (12) или (14);
\sigma_{\text{эл}.max} — максимальное напряжение в материале шины, обусловленное взаимодействием токов отдельных элементов проводника одной фазы, Па, которое следует определять по формуле
\sigma_{\text{эл}.max} = \frac{2 \cdot 10^{- 7}l_{\text{эл}}^{2}K_{\text{ф}}}{\lambda\text{а}_{\text{эл}}W_{\text{эл}}} (\frac{i_{\text{уд}}}{n})^{2},(17)
где l_{\text{эл}} — расстояние между осями прокладок, м;
\text{а}_{\text{эл}} — расстояние между осями поперечных сечений элементов составных шин, м (рисунок 4);
W_{\text{эл}} — момент сопротивления поперечного сечения элемента составной шины, м3;
i_{\text{уд}} — ударный ток трехфазного или двухфазного КЗ, А;
n — число проводников в одной фазе.
5.4.2 Расчет шинных конструкций с жесткими опорами
5.4.2.1. Шинную конструкцию, изоляторы которой обладают высокой жесткостью, в расчетах на динамическую стойкость при КЗ следует представлять как стержень с защемленными концами, имеющий лишь основную частоту собственных колебаний.
5.4.2.2. Максимальное напряжение в материале шин \sigma_{max},\text{Па} , и нагрузку на изоляторы F_{\text{из}},\text{Н} , при расположении шин в одной плоскости и высокой жесткости изоляторов шинной конструкции следует определять по формулам:
F_{\text{и}(\text{з})}^{3} = \beta F_{m(ax)}^{3}\eta;(19)
F_{\text{и}(\text{з })}^{2} = \beta F_{m(ax)}^{2}\eta,(21)
где \eta — коэффициент динамической нагрузки, зависящий от основной частоты собственных колебаний шины f_{1} (5.4.2.3) и от ударного коэффициента тока \chi . Значения коэффициента \eta для двухфазного и трехфазного КЗ в зависимости от отношения f_{1}/f_{\text{синх}}(f_{\text{синх}} = 50\text{Гц}) при разных коэффициентах \chi следует определять по графикам, приведенным на рисунке 5.
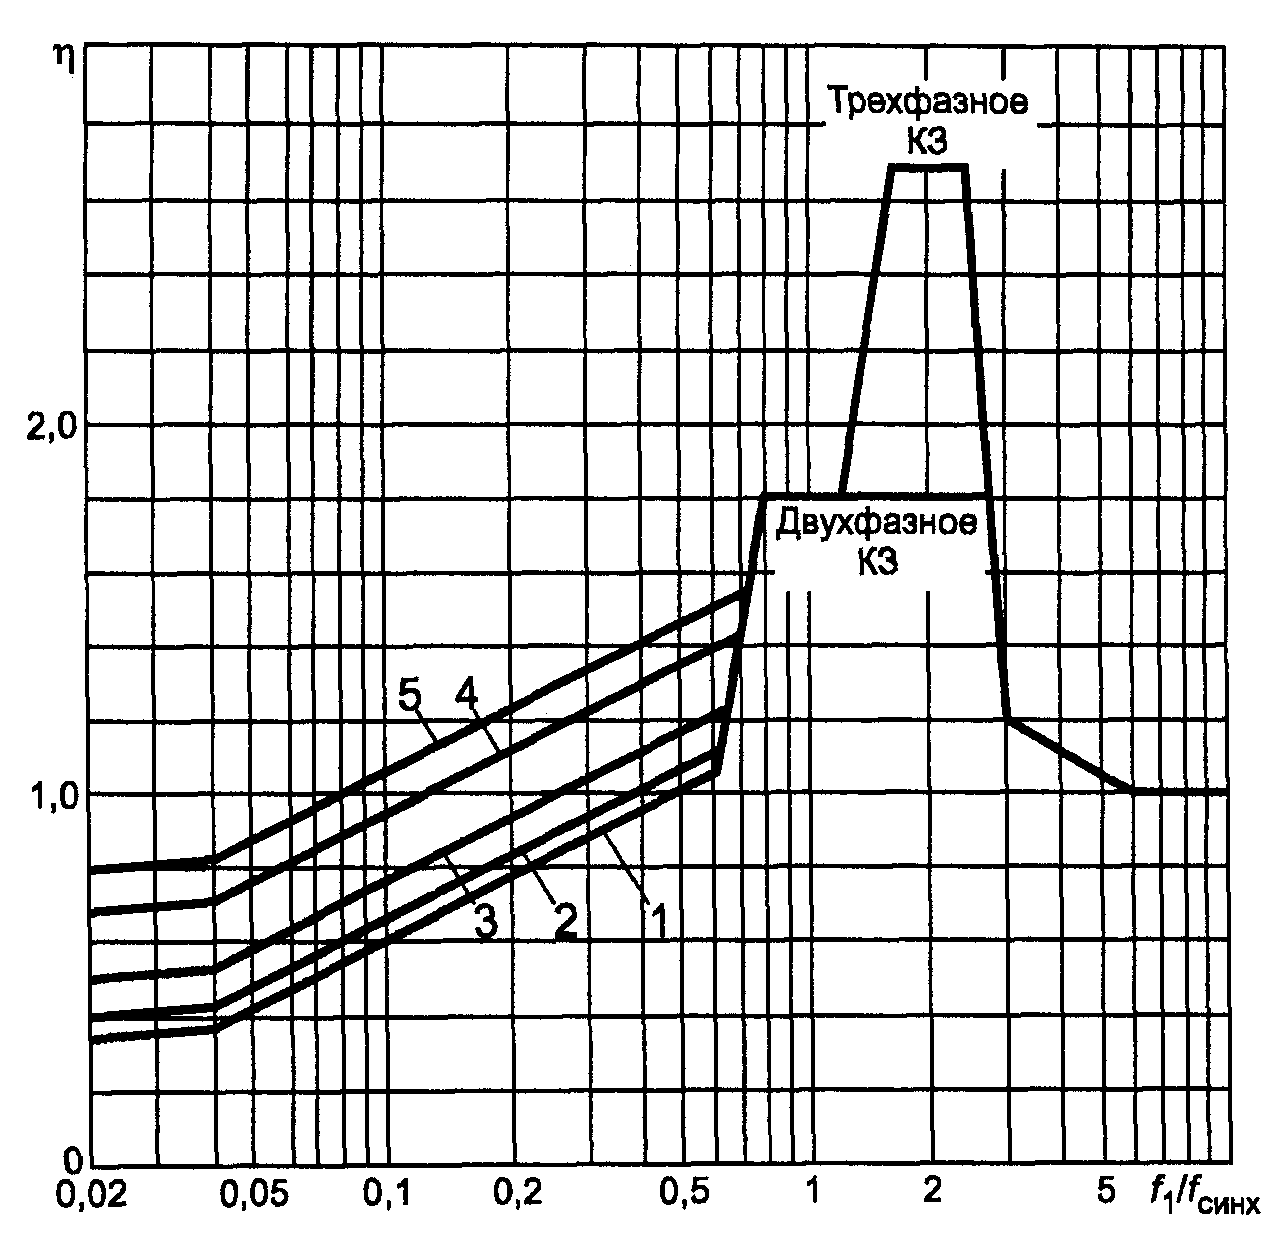
Рисунок 5. Зависимость коэффициента динамической нагрузки
для изоляторов и шин от частоты собственных колебаний шины
при различных ударных коэффициентах \chi :
1 - \chi \geq 1,6 ; 2 - \chi = 1,4 ; 3 - \chi = 1,25 ; 4 - \chi = 1,1 ; 5 - \chi = 1,0
5.4.2.3 Расчетную частоту собственных колебаний шины f_{1},\text{Гц} , следует определять по формуле
f_{1} = \frac{r_{1}^{2}}{2\pi l^{2}} \sqrt{\frac{EJ}{m}} ,(22)
где r_{1} — параметр основной частоты собственных колебаний шины. Значения этого параметра зависят от типа шинной конструкции и указаны в таблице 2;
E — модуль упругости материала шины, Па;
J — момент инерции поперечного сечения шины, м4;
m — масса шины на единицу длины, кг/м.
5.4.2.4 Максимальную нагрузку на проходные изоляторы F_{\text{из}},\text{Н} , следует определять по формуле
F_{\text{из}} = \beta \frac{\sqrt{3} \cdot 10^{- 7}}{\text{а}} l_{\text{пр}}(i_{\text{у}(\text{д})}^{3})^{2}K_{\text{ф}}K_{\text{расп}}\eta,(23)
где l_{\text{пр}} — расстояние от торца проходного изолятора до ближайшего опорного изолятора фазы, м.
5.4.2.5. Максимальное напряжение \sigma_{max}(\text{Па}) в материале составных шин шинной конструкции с жесткими опорами допустимо определять по формуле (16). При этом максимальное напряжение в материале шин, обусловленное взаимодействием проводников других фаз, \sigma_{\text{ф}max} следует определять в зависимости от вида КЗ по формуле (18) или (20), а максимальное напряжение в материале шин, обусловленное взаимодействием отдельных элементов проводника одной фазы, \sigma_{\text{эл}.max} — по формуле
\sigma_{\text{эл}.max} = \frac{2 \cdot 10^{- 7}l_{\text{эл}}^{2}K_{\text{ф}}}{\lambda\text{а}_{\text{эл}}W_{\text{эл}}} (\frac{i_{\text{уд}}}{n})^{2}\eta_{\text{эл}},(24)
где \eta_{\text{эл}} — коэффициент динамической нагрузки, зависящий от расчетной основной частоты собственных колебаний элементов составной шины f_{1\text{эл}} , который следует определять по расчетным графикам, приведенным на рисунке 5.
Расчетную основную частоту собственных колебаний элементов составной шины фазы f_{1\text{эл}},\text{Гц} , определяют по формуле
f_{1\text{эл}} = \frac{r_{1}^{2}}{2\pi l_{\text{эл}}^{2}} \sqrt{\frac{EJ}{m_{\text{эл}}}} ,(25)
где l_{\text{эл}} — расстояние между осями прокладок, м;
J — момент инерции поперечного сечения элемента шины, м4;
m_{\text{эл}} — масса элемента шины на единицу длины, кг/м.
5.4.2.6. Максимальное напряжение в материале шин \sigma_{max},\text{Па} , и максимальную нагрузку на опорные и проходные изоляторы F_{\text{из}},\text{Н} , при расположении шин по вершинам треугольника (рисунок 2б, в, г) следует определять с учетом их пространственных колебаний, используя формулы:
F_{\text{и}(\text{з })}^{2} = F_{m(ax)}^{2}\eta\xi_{F},(28)
где W — меньший из двух моментов сопротивления поперечного сечения шины, м3, т.е. момента сопротивления при изгибе в плоскости, проходящей через ось изоляторов, и момента сопротивления при изгибе шины в плоскости, проходящей через другую ось шины;
F_{m(ax)}^{3} и F_{m(ax)}^{2} — электродинамические силы, определяемые соответственно по формулам (2) и (3);
\xi_{\sigma} и \xi_{F} — коэффициенты, значения которых для наиболее распространенных типов шинных конструкций (рисунок 2б, в, г) приведены в таблице 5.
Значения коэффициентов \xi_{\sigma} и \xi_{F} шинных конструкций
| Расположение шин | Схема конструкции на | Значение коэффициента кси F | Значение коэффициента кси сигма | |
| рисунке 2 | для шин крутого и кольцевого сечений | для шин квадратного сечения | ||
| По вершинам прямоугольного равнобедренного треугольника | в | 0,95 | 0,95 | 1,16 |
| По вершинам равностороннего треугольника | б г | 1,0 1,0 | 1,0 1,0 | 1,39 1,21 |
5.4.3 Расчет подвесного самонесущего токопровода
5.4.3.1. Расчетное максимальное напряжение в материале проводников подвесного самонесущего токопровода \sigma_{\text{расч}.max},\text{Па} , следует определять с учетом собственного веса, веса изоляционных распорок и льда, а также действия напора ветра, т.е.
\sigma_{\text{расч}.max} = \sigma_{max} + \sigma_{\text{в}},(29)
где \sigma_{max} — максимальное напряжение в материале проводников вследствие электродинамического действия тока КЗ;
\sigma_{\text{в}} — напряжение в материале проводников от собственного веса, веса изоляционных распорок и льда, а также действия напора ветра.
Нагрузку на изолятор подвесного самонесущего токопровода следует определять по формуле (13).
5.4.4 Расчет шинных конструкций с упругоподатливыми опорами
5.4.4.1. Максимальное напряжение в материале шин и максимальную нагрузку на изоляторы шинных конструкций с упругоподатливыми опорами следует определять соответственно по формулам (18) и (19) или (20) и (21), а частоту собственных колебаний — по формуле (22), учитывая при этом, что параметр основной частоты r_{1} является функцией безразмерных величин \text{С}_{\text{оп}}l^{3}/EJ и M/ml, где \text{С}_{\text{оп}} — жесткость опор, а M — приведенная масса. Значения жесткости опор определяют экспериментально, а приведенной массы — согласно 5.4.4.2. Кривые для определения r_{1} шин с жестким закреплением на опорах приведены на рисунке 6, а для шин с шарнирным закреплением — на рисунке 7. Для шин с чередующимися жесткими и шарнирными закреплениями на опорах значение параметра r_{1} допустимо приблизительно оценивать как среднее между его значениями, найденными по кривым рисунков 6 и 7.
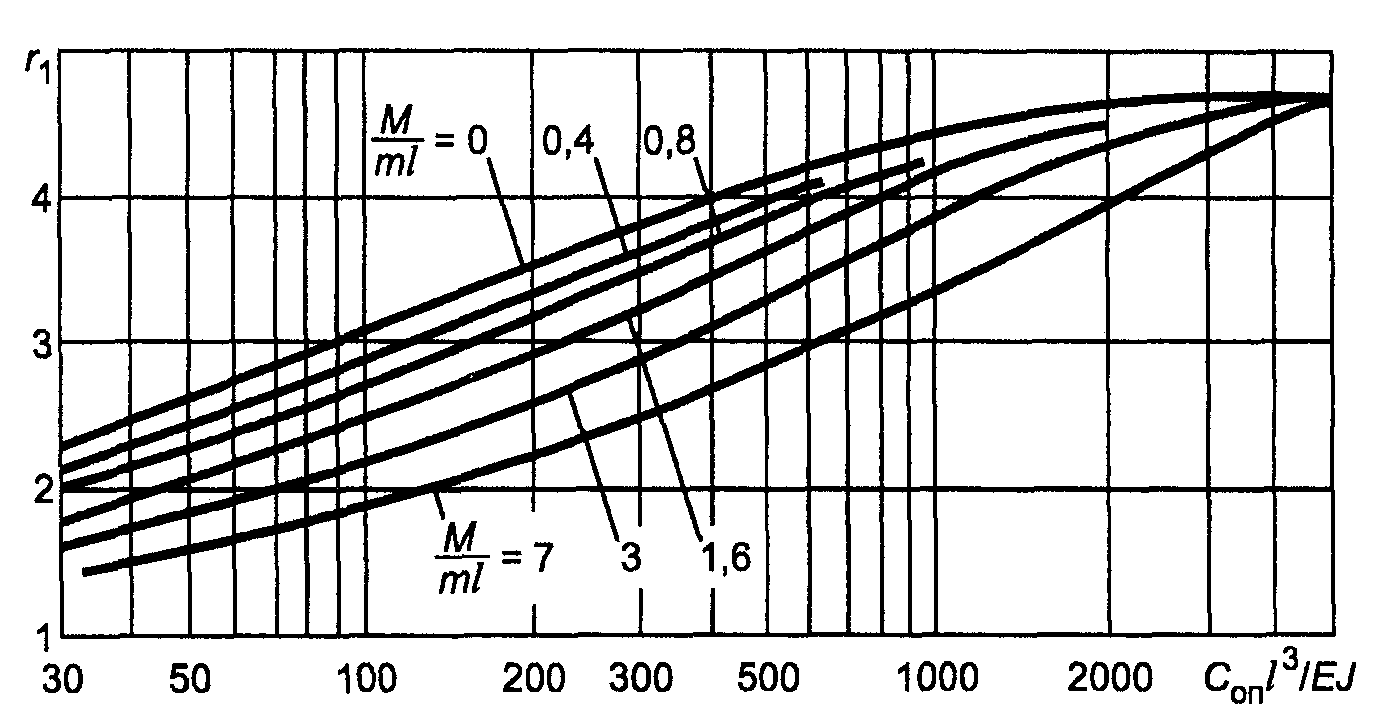
Рисунок 6. Кривые для определения параметра основной
частоты собственных колебаний шины при ее жестком
закреплении на упругоподатливых опорах
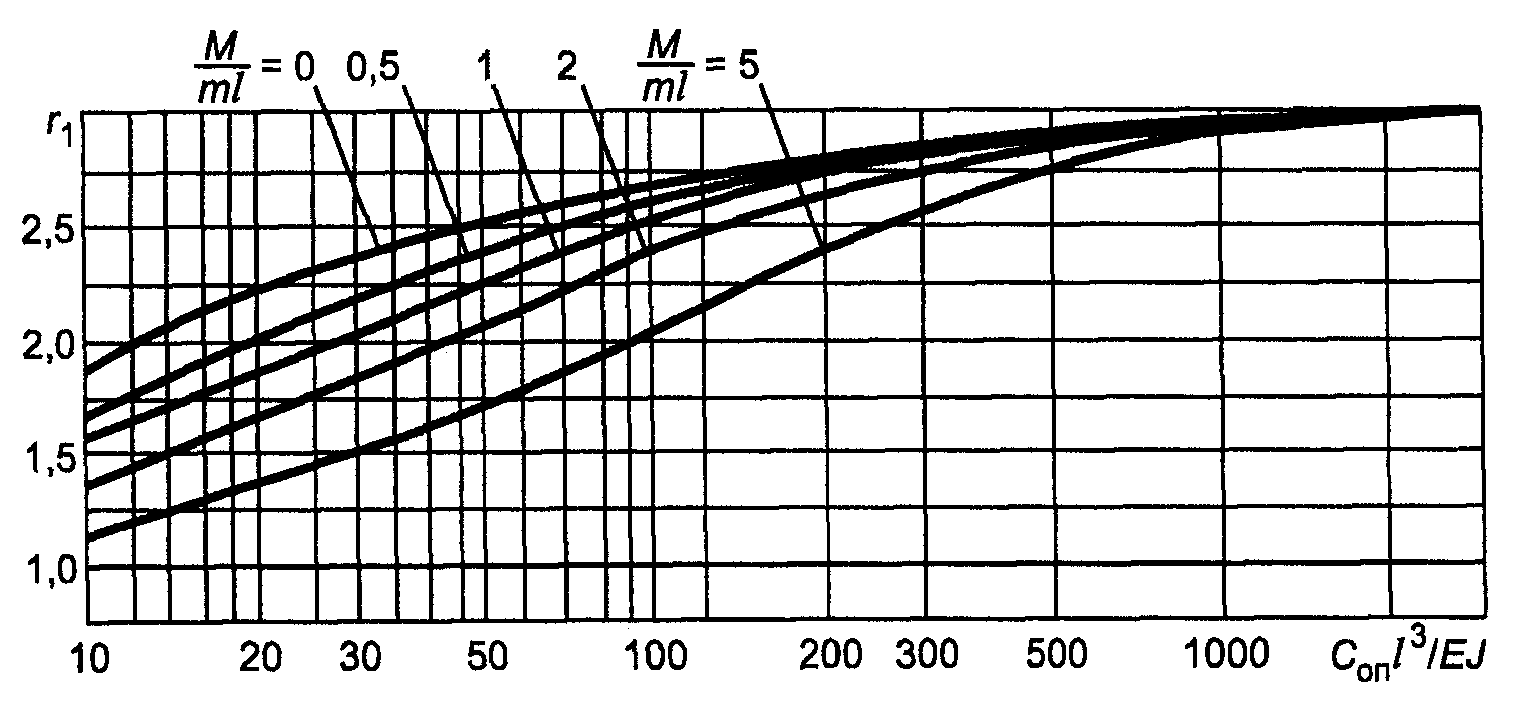
Рисунок 7. Кривые для определения параметра основной
частоты собственных колебаний шины при ее шарнирном
закреплении на упругоподатливых опорах
Значения r_{1} для шин с жестким закреплением на опорах при \text{С}_{\text{оп}}l^{3}/EJ \geq 5000 и для шин с шарнирным закреплением на опорах при \text{С}_{\text{оп}}l^{3}/EJ \geq 3000 приведены в таблице 2.
5.4.4.2 Приведенную массу опоры M, кг, определяют по приближенной формуле
M = M_{\text{оп}}(\frac{\text{Н}_{\text{ц}.\text{оп}}}{\text{Н}_{\text{ц}.\text{ш}}})^{2},(30)
где M_{\text{оп}} — масса опоры, кг;
\text{Н}_{\text{ц}.\text{оп}} и \text{Н}_{\text{ц}.\text{ш}} — расстояния от основания опоры соответственно до центра масс опоры (изолятора) и центра масс поперечного сечения шины (рисунок 8), м.
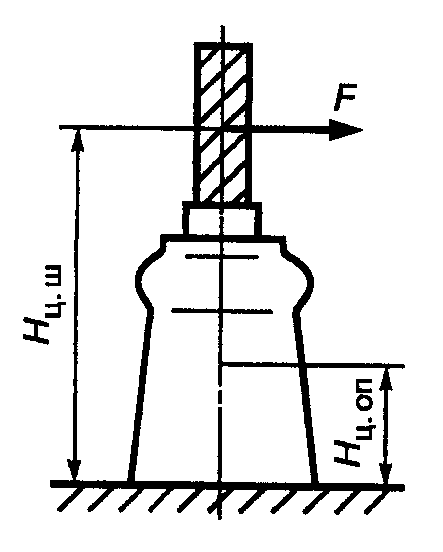
Рисунок 8. К расчету приведенной массы опоры
При известной частоте собственных колебаний опоры, закрепленной на упругом основании, приведенную массу M, кг, следует определять по формуле
M = \frac{\text{С}_{\text{оп}}}{(2\pi f_{\text{оп}})^{2}} ,(31)
где \text{С}_{\text{оп}} — жесткость опоры, практически равная жесткости изолятора \text{С}_{\text{из}} , Н/м;
f_{\text{оп}} — частота собственных колебаний опоры, Гц, равная частоте колебаний изолятора f_{\text{из}} .
5.4.5 Проверка токопроводов на электродинамическую стойкость при наличии устройств АПВ
5.4.5.1. При наличии быстродействующих АПВ токопроводы электроустановок напряжением 35 кВ и выше следует проверять на электродинамическую стойкость при повторном включении на КЗ.
Методика проверки приведена в Приложении Б. Такая проверка не требуется, если продолжительность бестоковой паузы t_{\text{б}.\text{п}},\text{с}
t_{\text{б}.\text{п}} \geq \frac{2,3}{f_{1}\delta} ,(32)
где f_{1} — первая (основная) частота собственных колебаний ошиновки, Гц;
\delta — логарифмический декремент затухания токопровода при горизонтальных колебаниях, значение которого определяется экспериментально для каждой конкретной конструкции токопровода.
5.4.6 Расчет гибких проводников
5.4.6.1. При расчете гибких проводников следует определять максимальное тяжение в проводниках и максимальное отклонение проводников при КЗ и после его отключения (Приложение В).
5.5. Проверка шинных конструкций, гибких проводников и электрических аппаратов на электродинамическую стойкость при коротком замыкании
5.5.1. При проверке шинных конструкций на электродинамическую стойкость расчетными величинами являются максимальное напряжение в материале шин \sigma_{max}(\text{Па}) и максимальная нагрузка на изоляторы F_{max}(\text{Н }) .
Для проверки электродинамической стойкости шинных конструкций следует использовать следующие неравенства:
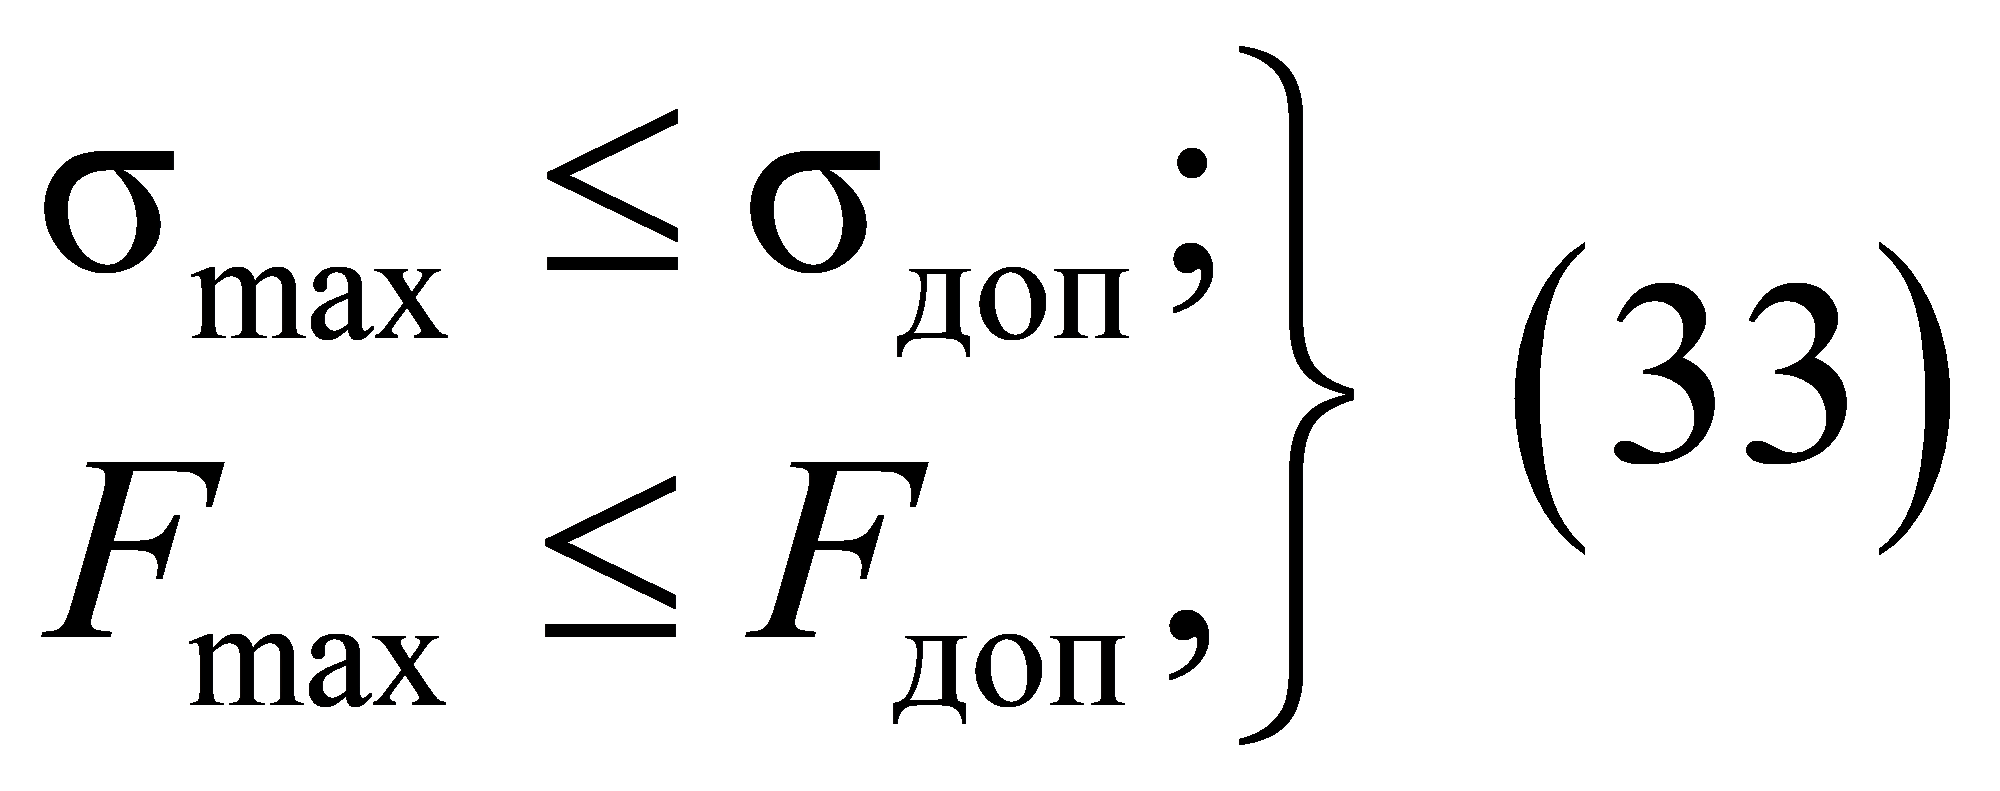
где \sigma_{\text{доп}} и F_{\text{доп}} — допустимое механическое напряжение в материале шин, Па, и допустимая механическая нагрузка на изоляторы, Н, которые следует определять в соответствии с 5.3.
Примеры расчета электродинамической стойкости шинных конструкций приведены в Приложении Г.
5.5.2. При проверке гибких проводников на электродинамическую стойкость расчетными величинами являются максимальное тяжение F_{maxf} и максимальное сближение проводников при КЗ.
Для проверки электродинамической стойкости гибких проводников следует использовать следующие неравенства:
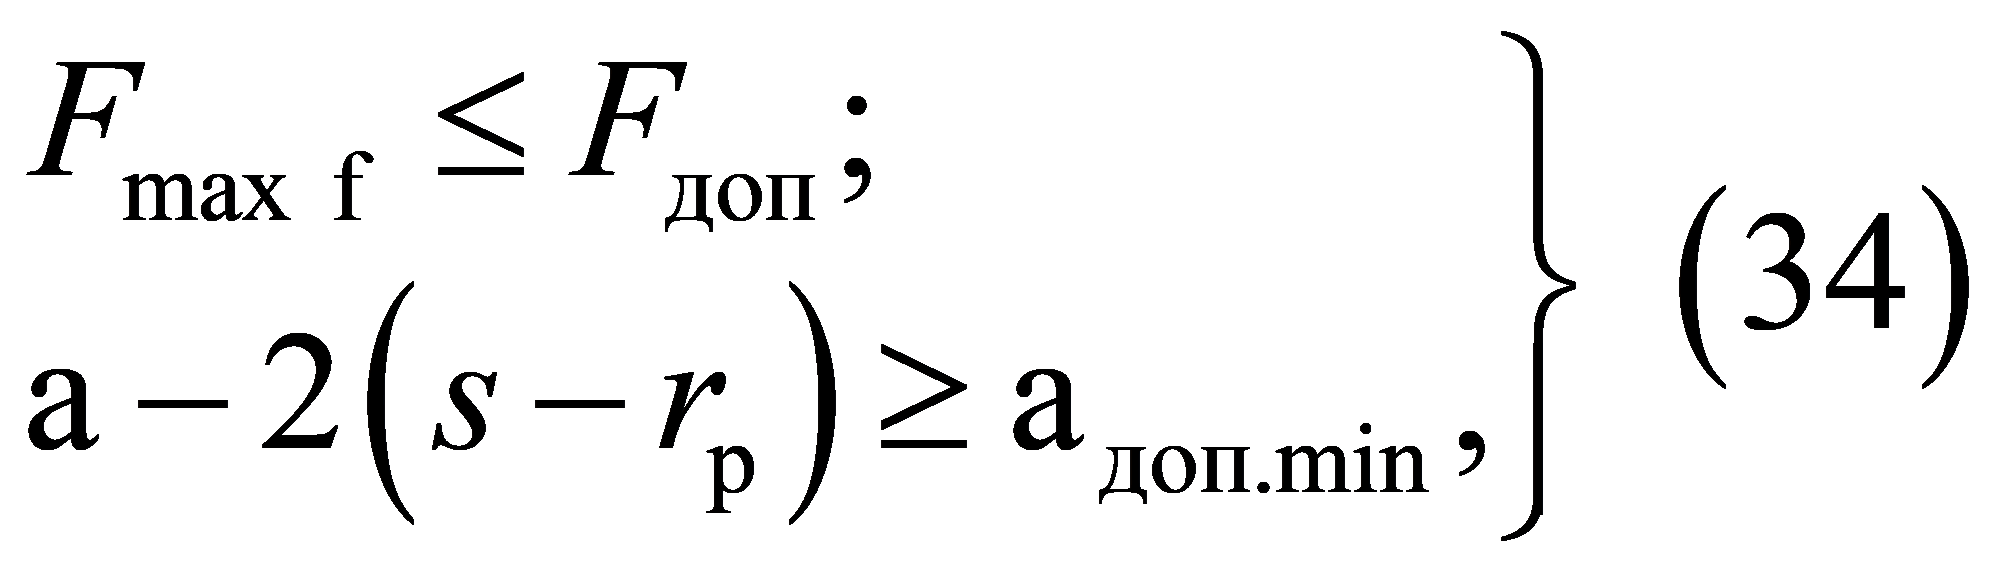
где F_{\text{доп}} — допустимое тяжение проводников, которое следует определять в соответствии с 5.3;
a — расстояние между проводниками фаз при отсутствии их смещения;
s — расчетное смещение проводников;
r_{p} — радиус расщепления фазы;
a_{\text{доп}.min} — наименьшее допустимое расстояние между проводниками разных фаз при наибольшем рабочем напряжении.
5.5.3. Электродинамическая стойкость электрических аппаратов в зависимости от типа и конструкции характеризуется их предельными сквозными токами i_{\text{пр}.\text{скв}} и I_{\text{пр}.\text{скв}} и номинальными токами электродинамической стойкости i_{\text{дин}} и I_{\text{дин}} или кратностью тока электродинамической стойкости i_{\text{дин}}/(\sqrt{2} I_{\text{ном}}) = K_{\text{дин}} .
Электродинамическая стойкость электрического аппарата обеспечена, если выполняются условия:
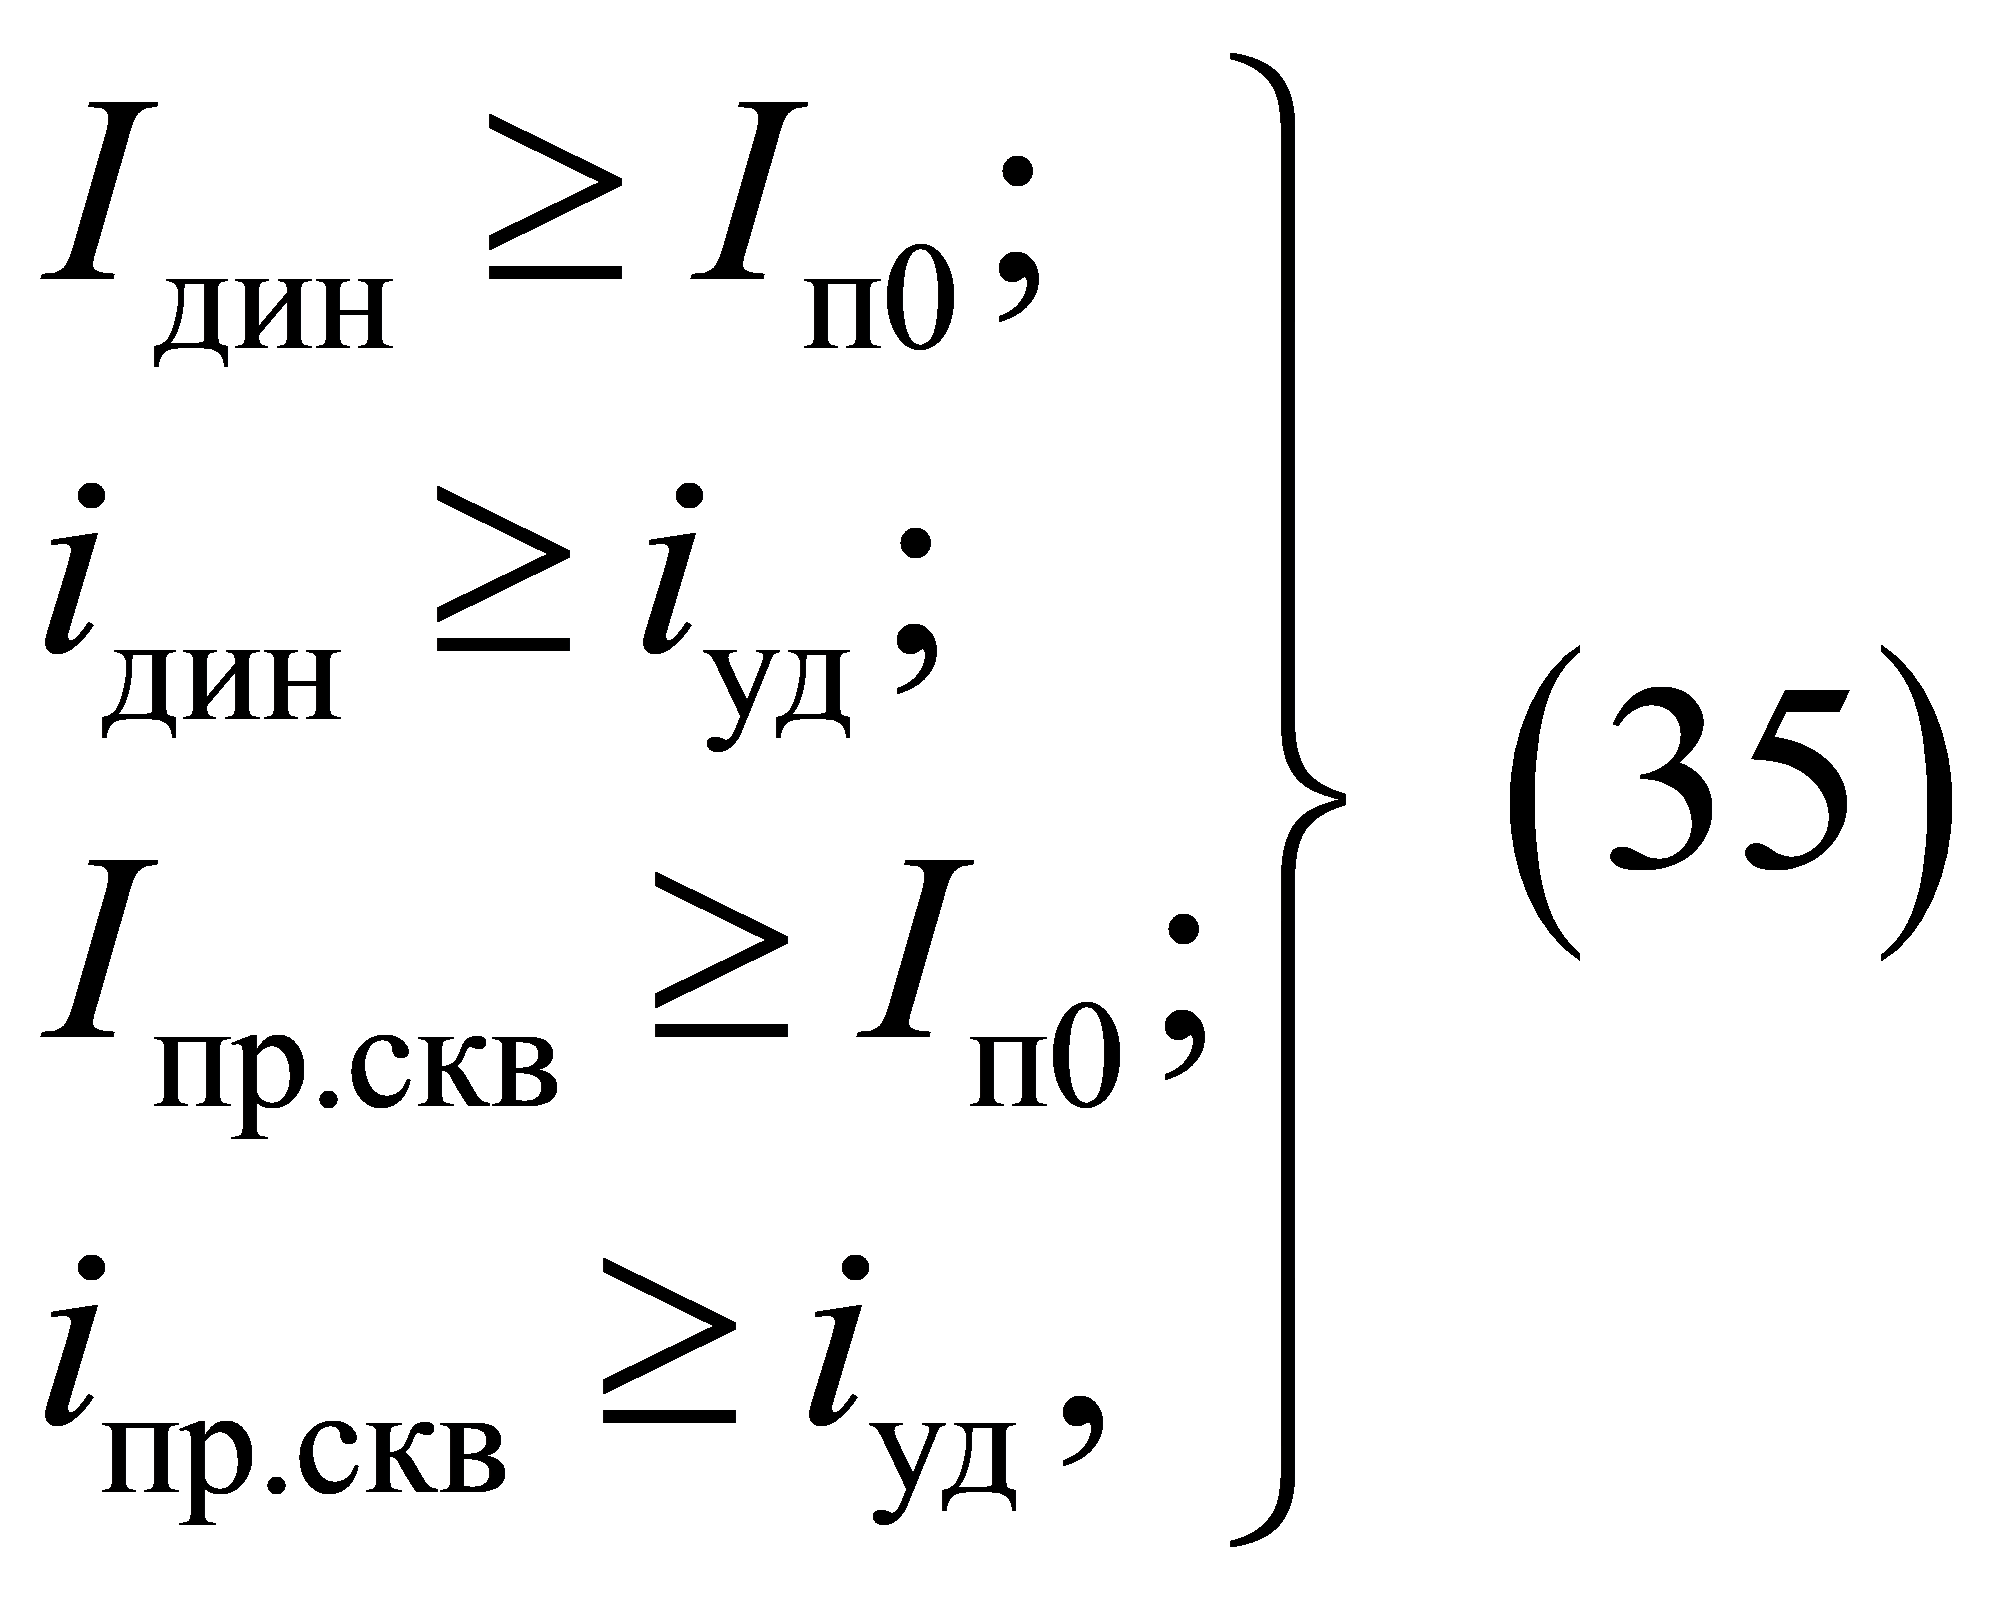
где I_{\text{п}0} — начальное действующее значение периодической составляющей тока КЗ в цепи с электрическим аппаратом;
i_{\text{уд}} — ударный ток КЗ.
6. ТЕРМИЧЕСКОЕ ДЕЙСТВИЕ ТОКА КОРОТКОГО ЗАМЫКАНИЯ
6.1 Определение интеграла Джоуля и термически эквивалентного тока короткого замыкания
6.1.1. Степень термического воздействия тока КЗ на проводники и электрические аппараты определяется значением интеграла Джоуля \text{В}_{\text{к}},\text{А}^{2} \cdot \text{с}
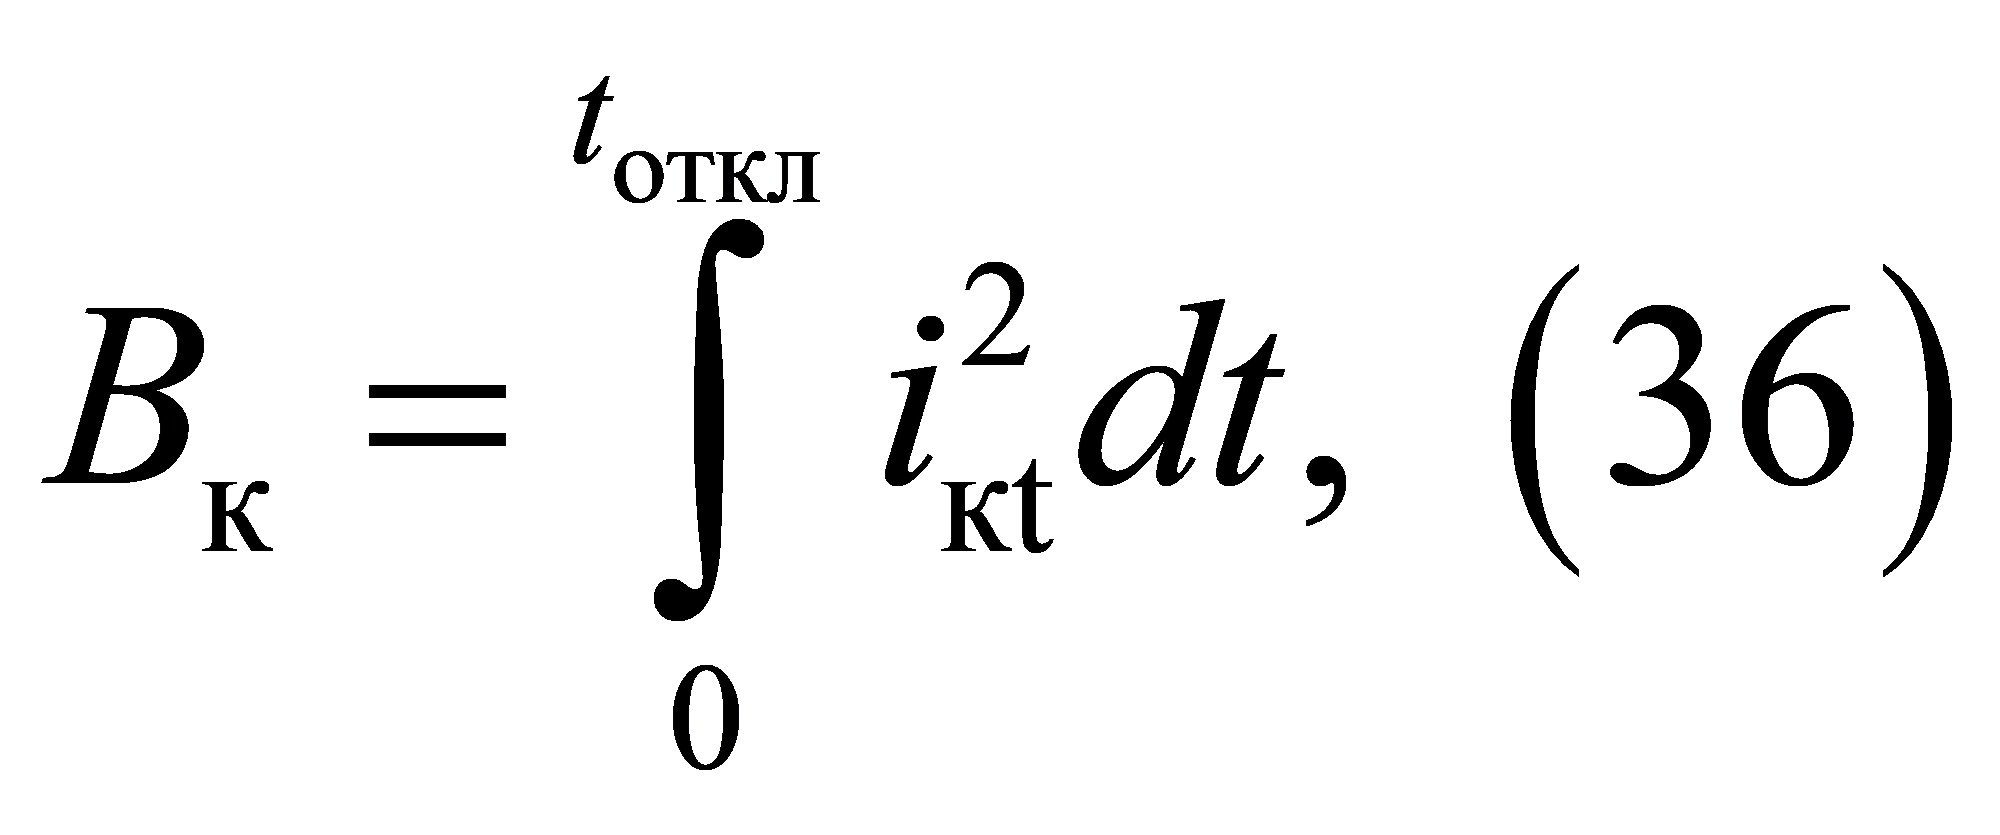
где i_{\text{к}t} — ток КЗ в произвольный момент времени t, А;
t_{\text{откл}} — расчетная продолжительность КЗ в электроустановке (4.1.5), с.
Степень термического воздействия тока КЗ на проводники и электрические аппараты допустимо также определять с использованием значений термически эквивалентного тока КЗ
I_{\text{тер}.\text{эк}} = \sqrt{\frac{\text{В}_{\text{к}}}{t_{\text{откл}}}} (37)
и расчетной продолжительности КЗ.
6.1.2. Интеграл Джоуля \text{В}_{\text{к}} допускается определять приближенно как сумму интегралов от периодической \text{В}_{\text{к}.\text{п}} и апериодической \text{В}_{\text{к}.\text{а}} составляющих тока КЗ, т.е.
\text{В}_{\text{к}} \approx \text{В}_{\text{к}.\text{п}} + \text{В}_{\text{к}.\text{а}}.(38)
6.1.3. Методика аналитических расчетов интеграла Джоуля и термически эквивалентного тока КЗ зависит от расчетной схемы электроустановки, положения расчетной точки КЗ и ее удаленности от генераторов, синхронных компенсаторов и электродвигателей. При этом возможны следующие случаи:
а) исходная расчетная схема электроустановки имеет произвольный вид, но для всех генераторов и синхронных компенсаторов КЗ является удаленным, т.е. отношение действующего значения периодической составляющей тока любого генератора или синхронного компенсатора в начальный момент КЗ к его номинальному току менее двух. В этом случае все источники электрической энергии и связывающие их с точкой КЗ элементы расчетной схемы путем преобразования схемы замещения должны быть заменены общим эквивалентным источником (системой), ЭДС которого принимается неизменной по амплитуде, а индуктивное сопротивление равным результирующему эквивалентному индуктивному сопротивлению элементов расчетной схемы;
б) исходная расчетная схема содержит один или несколько однотипных и одинаково удаленных от расчетной точки КЗ генераторов или синхронных компенсаторов, причем расчетное КЗ для них является близким, т.е. начальное действующее значение периодической составляющей тока каждого генератора или синхронного компенсатора превышает его номинальный ток в два и более раза;
в) исходная расчетная схема содержит различные источники энергии, а расчетная точка КЗ делит схему на две независимые части, одна из которых содержит источники энергии, для которых расчетное КЗ является удаленным, а другая — один или несколько генераторов (синхронных компенсаторов), находящихся в одинаковых условиях относительно точки КЗ и связанных с точкой КЗ по радиальной схеме, причем для этой машины или группы машин расчетное КЗ является близким. В этом случае эквивалентную схему замещения следует преобразовать в двухлучевую: все источники энергии, для которых расчетное КЗ является удаленным, и связывающие их с точкой КЗ элементы представить в виде одной ветви с неизменной по амплитуде эквивалентной ЭДС и результирующим эквивалентным сопротивлением, а машину или группу машин, для которых расчетное КЗ является близким, — в виде другой ветви с изменяющейся во времени ЭДС и соответствующим эквивалентным сопротивлением;
г) исходная расчетная схема содержит различные источники энергии, а расчетная точка КЗ делит схему на две независимые части, одна из которых содержит источники энергии, для которых расчетное КЗ является удаленным, а другая — группу однотипных электродвигателей (синхронных или асинхронных), для которых расчетное КЗ является близким. В этом случае эквивалентную схему замещения также следует преобразовать в двухлучевую: все источники энергии, для которых расчетное КЗ является удаленным, и связывающие их с точкой КЗ элементы представить в виде одной ветви с неизменной по амплитуде эквивалентной ЭДС и результирующим эквивалентным сопротивлением, а группу электродвигателей — с эквивалентной ЭДС и эквивалентным сопротивлением.
6.1.4. При определении интеграла Джоуля и термически эквивалентного тока КЗ допускается принимать, что апериодическая составляющая тока КЗ от той части расчетной схемы, которая содержит удаленные от места КЗ источники энергии, независимо от конфигурации этой схемы изменяется по экспоненциальному закону с эквивалентной постоянной времени. Последнюю следует определять по одной из следующих формул:
\text{Т}_{\text{а}.\text{эк}} = \frac{x_{\text{эк}(R = 0)}}{\omega_{\text{синх}}R_{\text{эк}(x = 0)}} ;(39)
\text{Т}_{\text{а}.\text{эк}} = \frac{lmZ_{\text{эк}}}{\omega_{\text{синх}}ReZ_{\text{эк}}} ;<1>(40)
\text{Т}_{\text{а}.\text{эк}} = 2,5 \frac{lmZ_{\text{эк}(20)}}{\omega_{\text{синх}}ReZ_{\text{эк}(20)}} ,(41)
<1> Знак «-», расположенный под обозначением (Z) , означает комплексную величину (здесь и далее).
где x_{\text{эк}(R = 0)} и R_{\text{эк}(x = 0)} — эквивалентные индуктивное и активное сопротивления относительно точки КЗ, определяемые из схем замещения, в которых все элементы исходной расчетной схемы учтены соответственно только индуктивными и только активными сопротивлениями;
Z_{\text{эк}} — комплексное эквивалентное сопротивление схемы замещения относительно расчетной точки КЗ, определяемое при частоте 50 Гц;
lmZ_{\text{эк}} и ReZ_{\text{эк}} — соответственно мнимая и действительная составляющие этого сопротивления;
Z_{\text{эк}(20)} — комплексное эквивалентное сопротивление схемы замещения относительно расчетной точки КЗ, определяемое при частоте 20 Гц;
lmZ_{\text{эк}(20)} и ReZ_{\text{эк}(20)} — соответственно мнимая и действительная составляющие этого сопротивления.
Примечание. При определении эквивалентной постоянной времени \text{Т}_{\text{а}.\text{эк}} по любой из этих формул синхронные и асинхронные машины должны быть учтены индуктивным сопротивлением обратной последовательности и активным сопротивлением обмотки статора.
6.1.5. В тех случаях, когда исходная расчетная схема имеет произвольный вид, но для всех генераторов и синхронных компенсаторов КЗ является удаленным (6.1.3, перечисление а), интеграл Джоуля \text{В}_{\text{к}},\text{А}^{2} \cdot \text{с} , следует определять по формуле
\text{В}_{\text{к}} = \text{В}_{\text{к}.\text{п}} + \text{В}_{\text{к}.\text{а}} = I_{\text{п}.\text{с}}^{2}[t_{\text{откл}} + \text{Т}_{\text{а}.\text{эк}}(1 - e^{-}^{\frac{2t_{\text{откл}}}{\text{Т}_{\text{а}.\text{эк}}}})],(42)
где I_{\text{п}.\text{с}} — действующее значение периодической составляющей тока КЗ от эквивалентного источника энергии (системы), А.
В этом случае термически эквивалентный ток КЗ I_{\text{тер}.\text{эк}},\text{А} , равен
I_{\text{тер}.\text{эк}} = I_{\text{п}.\text{с}} \sqrt{1 + \frac{\text{Т}_{\text{а}.\text{эк}}}{t_{\text{откл}}} (1 - e^{-}^{\frac{2t_{\text{откл}}}{\text{Т}_{\text{а}.\text{эк}}}})} .(43)
При t_{\text{откл}}>3\text{Т}_{\text{а}.\text{эк}} интеграл Джоуля допустимо определять по формуле
\text{В}_{\text{к}} = I_{\text{п}.\text{с}}^{2}(t_{\text{откл}} + \text{Т}_{\text{а}.\text{эк}}),(44)
а термически эквивалентный ток КЗ — по формуле
I_{\text{тер}.\text{эк}} = I_{\text{п}.\text{с}} \sqrt{1 + \frac{\text{Т}_{\text{а}.\text{эк}}}{t_{\text{откл}}}} .(45)
6.1.6. В тех случаях, когда исходная расчетная схема содержит один или несколько однотипных и одинаково удаленных от расчетной точки КЗ генераторов (синхронных компенсаторов), причем расчетное КЗ для них является близким (6.1.3, перечисление б), интеграл Джоуля, А2 · с, следует определять по формуле
\text{В}_{\text{к}} = I_{\text{п}0\text{г}}^{2}[\text{В}_{*\text{к}.\text{г}}t_{\text{откл}} + \text{Т}_{\text{а}.\text{г}}(1 - e^{-}^{\frac{2t_{\text{откл}}}{\text{Т}_{\text{а}.\text{г}}}})],(46)
где I_{\text{п}0\text{г}} — начальное действующее значение периодической составляющей тока КЗ от генератора (генераторов, синхронных компенсаторов), А;
\text{В}_{*\text{к}.\text{г}}^{<1>} — относительный интеграл Джоуля:
<1> Знак «*», расположенный под обозначением (\text{В}_{*}) , означает, что данная величина выражена в относительных единицах (здесь и далее).
\text{В}_{\text{к}.\text{г}} = \frac{\int_{0}^{t_{\text{откл}}} I_{\text{п}t\text{г}}^{2}dt}{t_{\text{п}0\text{г}}^{2}t_{\text{откл}}} ,(47)
где I_{\text{п}t\text{г}}^{2} — действующее значение периодической составляющей тока КЗ от генератора (генераторов, синхронных компенсаторов) в произвольный момент времени, А;
\text{Т}_{\text{а}.\text{г}} — постоянная времени затухания апериодической составляющей тока КЗ от генератора (генераторов, синхронных компенсаторов), с.
Значения относительного интеграла Джоуля \text{В}_{*\text{к}.\text{г}} , учитывающего влияние изменения во времени амплитуды периодической составляющей тока КЗ, при разных системах возбуждения генераторов и разных удаленностях расчетной точки КЗ от генераторов, т.е. разных отношениях действующего значения периодической составляющей тока генератора в начальный момент КЗ к номинальному току машины, могут быть определены по кривым на рисунках 9 - 11.
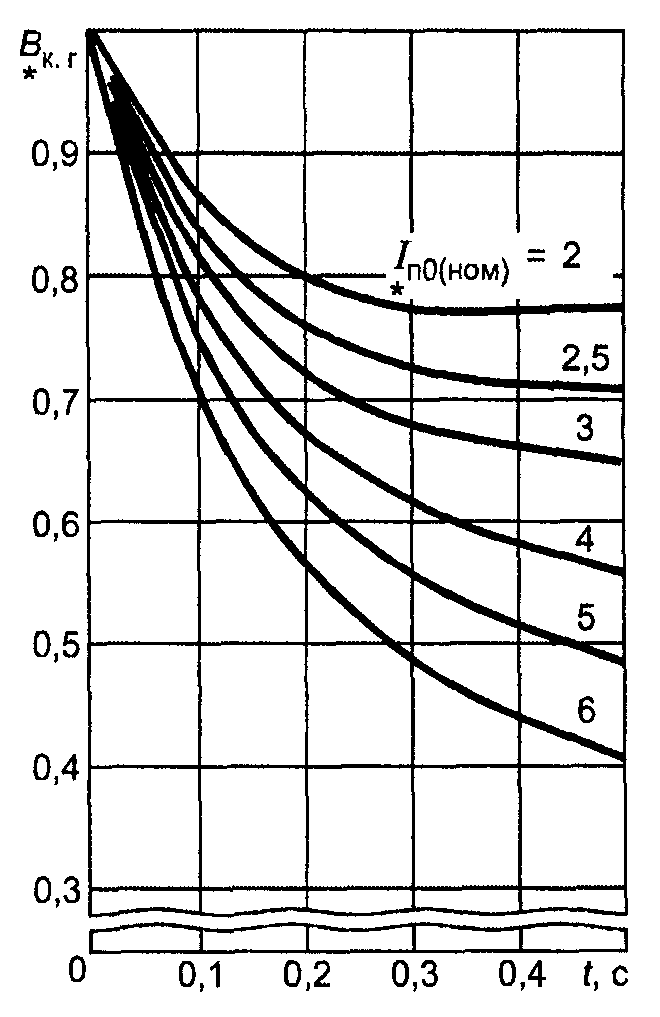
генераторов с тиристорной независимой системой возбуждения
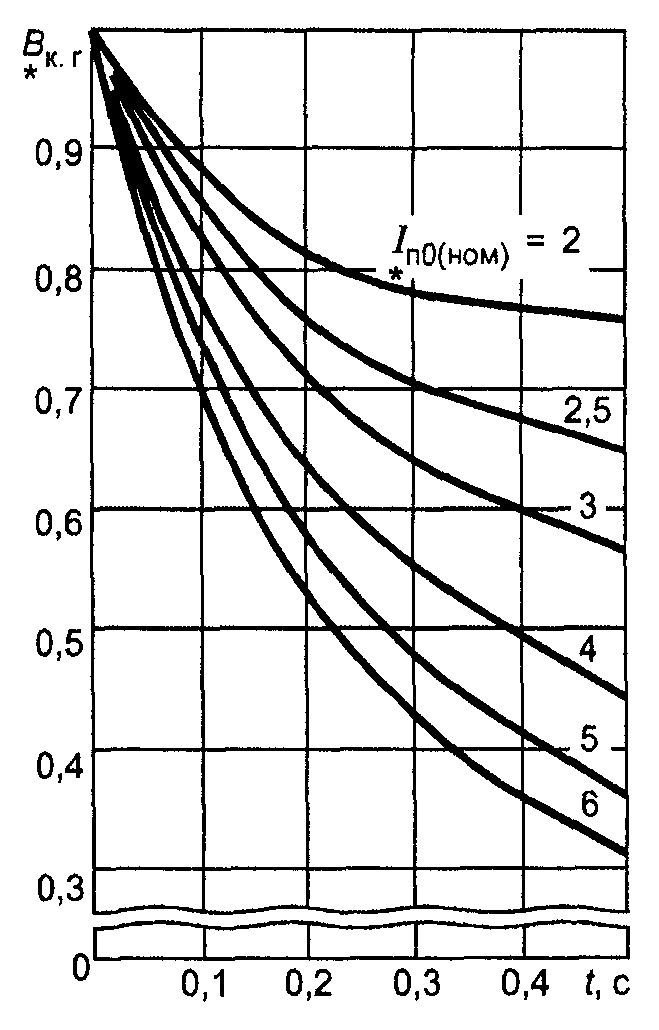
генераторов с тиристорной системой самовозбуждения
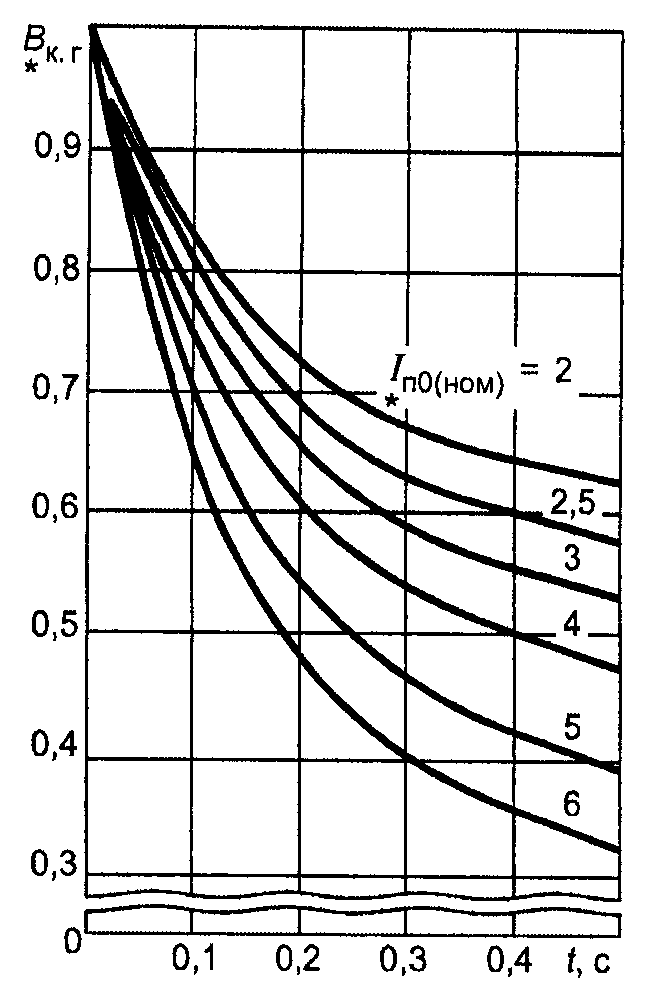
генераторов с диодной бесщеточной системой самовозбуждения
При рассматриваемой исходной расчетной схеме термически эквивалентный ток КЗ, А, следует определять по формуле
I_{\text{тер}.\text{эк}} = I_{\text{п}0\text{г}}[\text{В}_{*\text{к}.\text{г}}^{<1>} + \frac{\text{Т}_{\text{а}.\text{г}}}{t_{\text{откл}}} (1 - e^{-}^{\frac{2t_{\text{откл}}}{\text{Т}_{\text{а}.\text{г}}}})].(48)
При t_{\text{откл}}>3\text{Т}_{\text{а}.\text{г}} интеграл Джоуля допустимо определять по формуле
\text{В}_{\text{к}} \approx I_{\text{п}0\text{г}}^{2}(\text{В}_{\text{к}.\text{г}}t_{\text{откл}} + \text{Т}_{\text{а}.\text{г}}),(49)
а термически эквивалентный ток КЗ — по формуле
I_{\text{тер}.\text{эк}} = I_{\text{п}0\text{г}} \sqrt{\text{В}_{*\text{к}.\text{г}} + \frac{\text{Т}_{\text{а}.\text{г}}}{t_{\text{откл}}}} .(50)
6.1.7. В тех случаях, когда исходная расчетная схема содержит различные источники энергии, а расчетное КЗ делит схему на две независимые части, одна из которых содержит источники энергии, для которых КЗ является удаленным, а другая — один или несколько генераторов (синхронных компенсаторов), находящихся в одинаковых условиях относительно точки КЗ и связанных с точкой КЗ по радиальной схеме, причем для этой машины или группы машин расчетное КЗ является близким (6.1.3, перечисление в), интеграл Джоуля следует определять по формуле
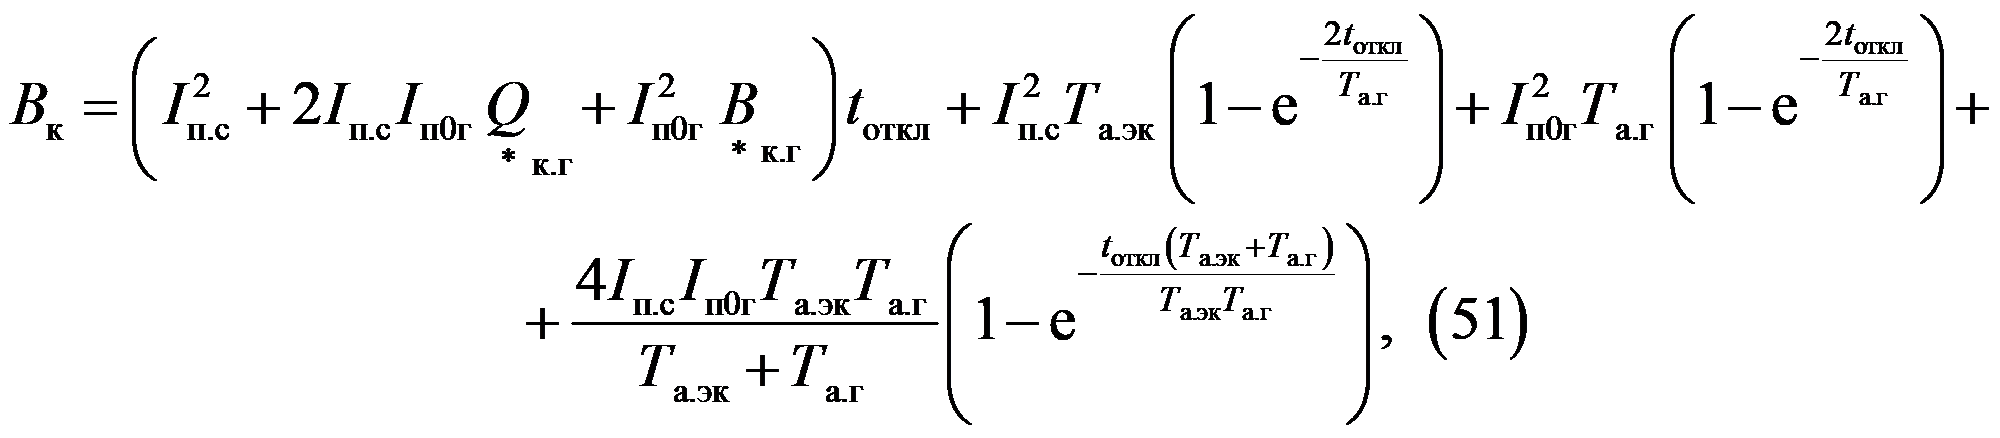
где Q_{*\text{к}.\text{г}} — относительный интеграл от периодической составляющей тока в месте КЗ, обусловленного действием генератора (синхронного компенсатора):
Q_{*\text{к}.\text{г}} = \frac{\int_{0}^{t_{\text{откл}}} I_{\text{п}t\text{г}}^{2}dt}{I_{\text{п}0\text{г}}t_{\text{откл}}} .(52)
Значения относительного интеграла Q_{*\text{к}.\text{г}} при разных системах возбуждения генераторов и разных удаленностях расчетной точки КЗ от генераторов могут быть определены по кривым на рисунках 12 - 14.
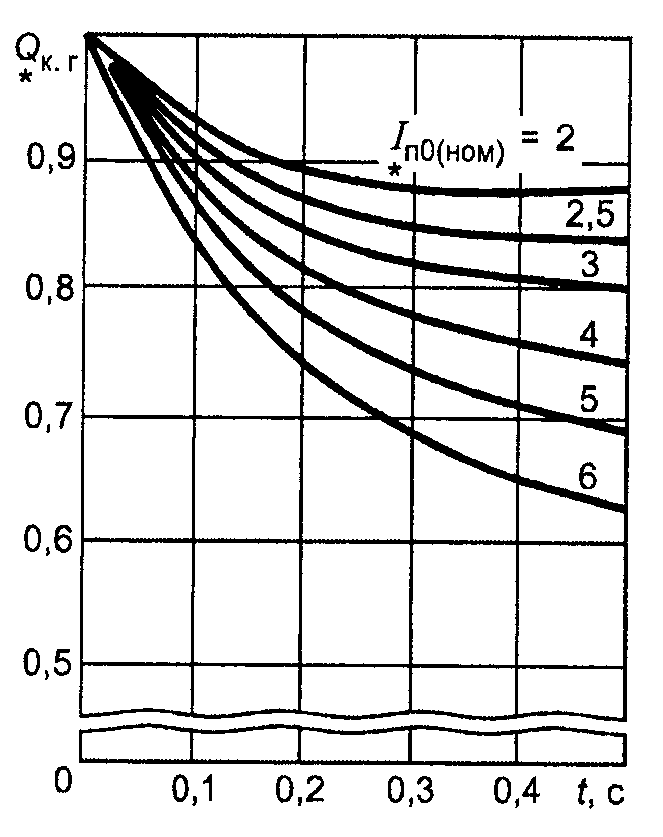
генераторов с тиристорной независимой системой возбуждения
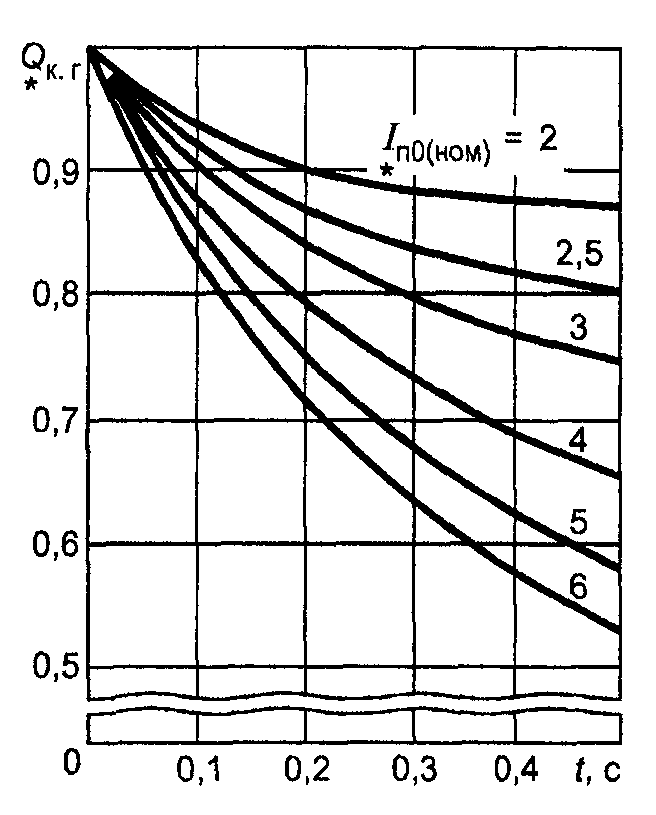
генераторов с тиристорной системой самовозбуждения
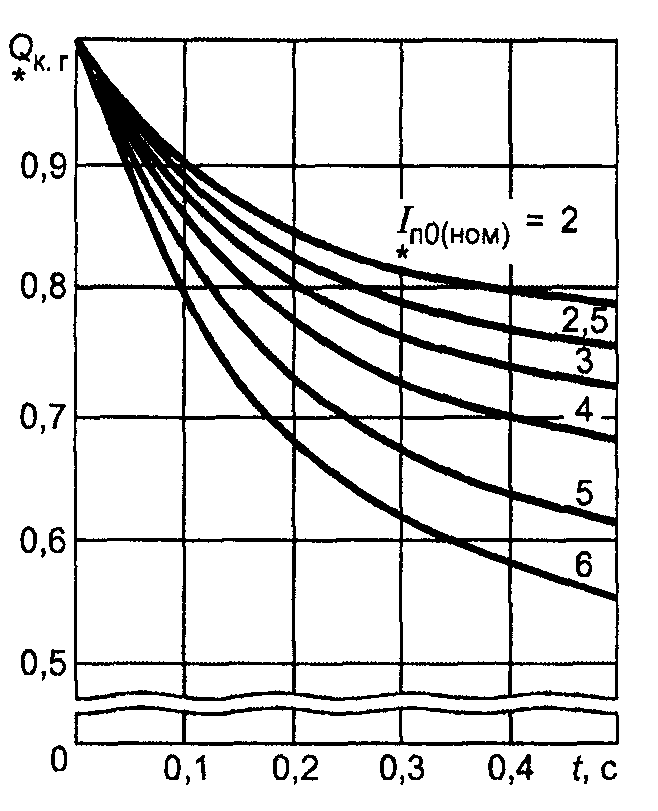
генераторов с диодной бесщеточной системой самовозбуждения
В тех случаях, когда 3\text{Т}_{\text{а}.\text{г}}>t_{\text{откл}} \geq 3\text{Т}_{\text{а}.\text{эк}} , интеграл Джоуля допустимо определять по формуле
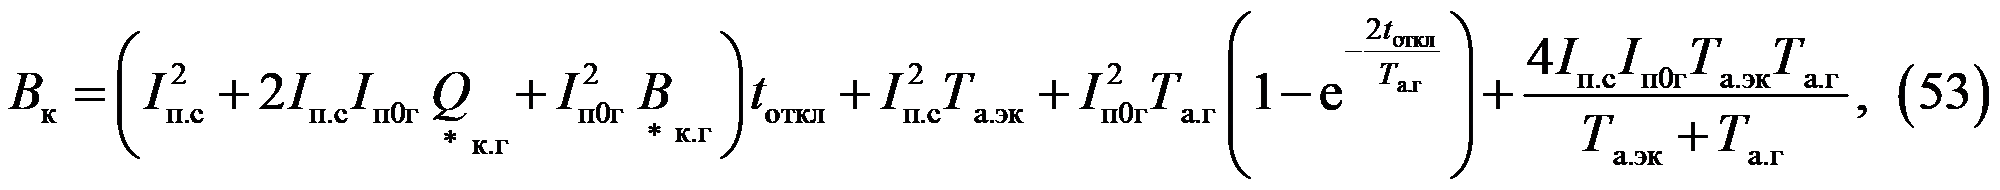
а в случае, когда t_{\text{откл}}>3\text{Т}_{\text{а}.\text{г}} , интеграл Джоуля можно определять по формуле
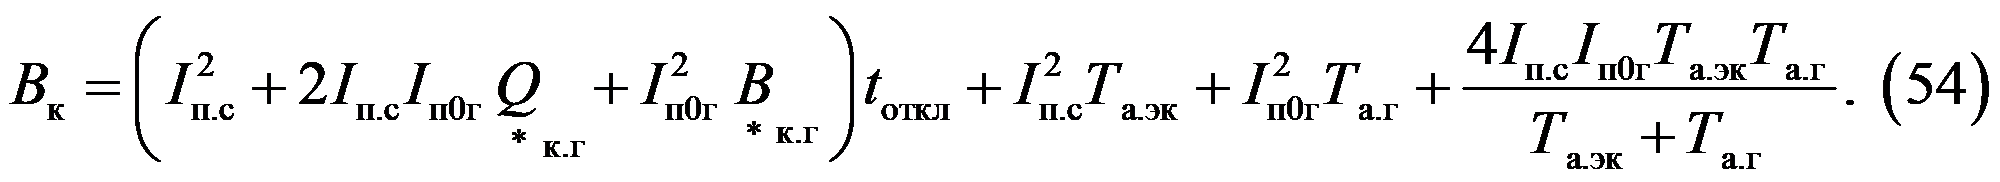
При рассматриваемой расчетной схеме термически эквивалентный ток КЗ следует определять по формуле (37), предварительно найдя значение \text{В}_{\text{к}} с помощью формулы (51) или (53), или (54).
6.1.8. В тех случаях, когда исходная расчетная схема содержит различные источники энергии, а расчетная точка КЗ делит схему на две независимые части, одна из которых содержит источники энергии, для которых расчетное КЗ является удаленным, а другая — группу однотипных электродвигателей, для которых расчетное КЗ является близким (6.3.1, перечисление г), интеграл Джоуля следует определять по методике, изложенной в 6.1.7, т.е. с использованием формул (51), (53) или (54), в которые вместо I_{\text{п}0\text{г}} , \text{Т}_{\text{а}.\text{г}} , \text{В}_{*\text{к}.\text{г}} и Q_{*\text{к}.\text{г}} следует подставлять соответственно начальное значение периодической составляющей тока КЗ от эквивалентного двигателя I_{\text{п}0\text{д}} , постоянную времени затухания апериодической составляющей его тока \text{Т}_{\text{а}.\text{д}} и значения функций \text{В}_{*\text{к}.\text{д}} и Q_{*\text{к}.\text{д}} для эквивалентного электродвигателя. Значения этих функций для синхронных электродвигателей могут быть определены по кривым на рисунках 15 и 16, а для асинхронных электродвигателей — по кривым на рисунках 17 и 18.
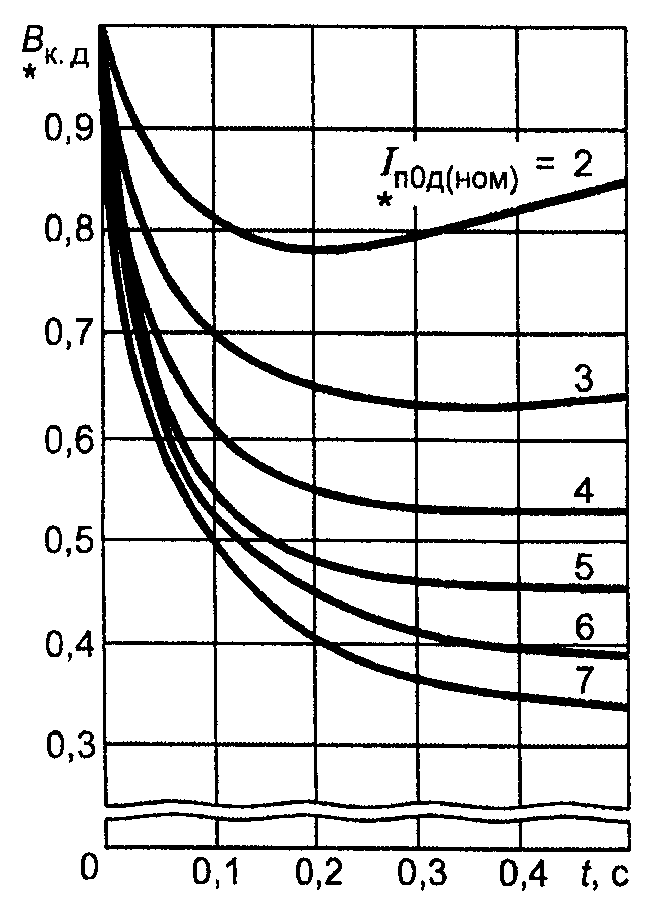
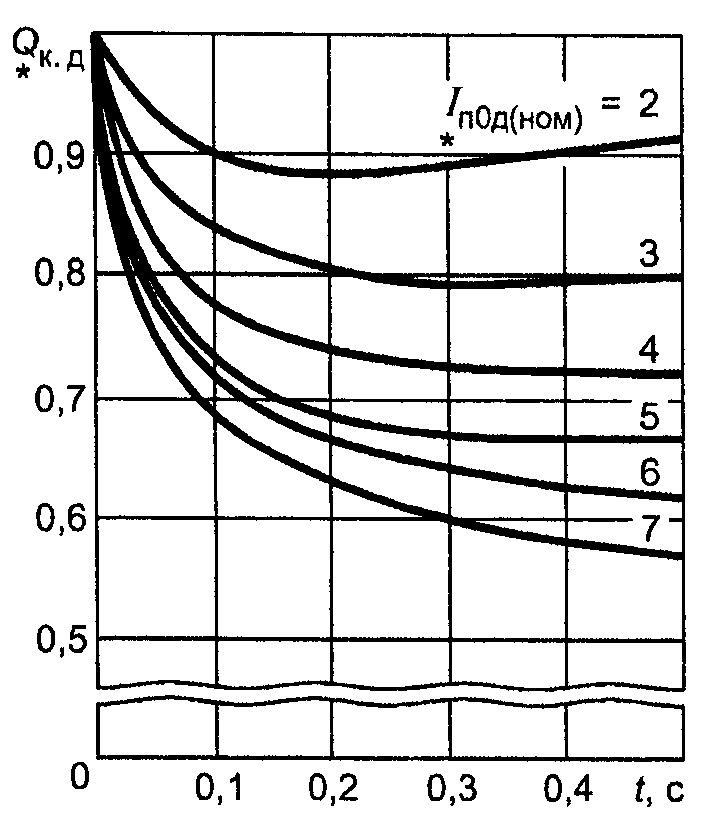
электродвигателя
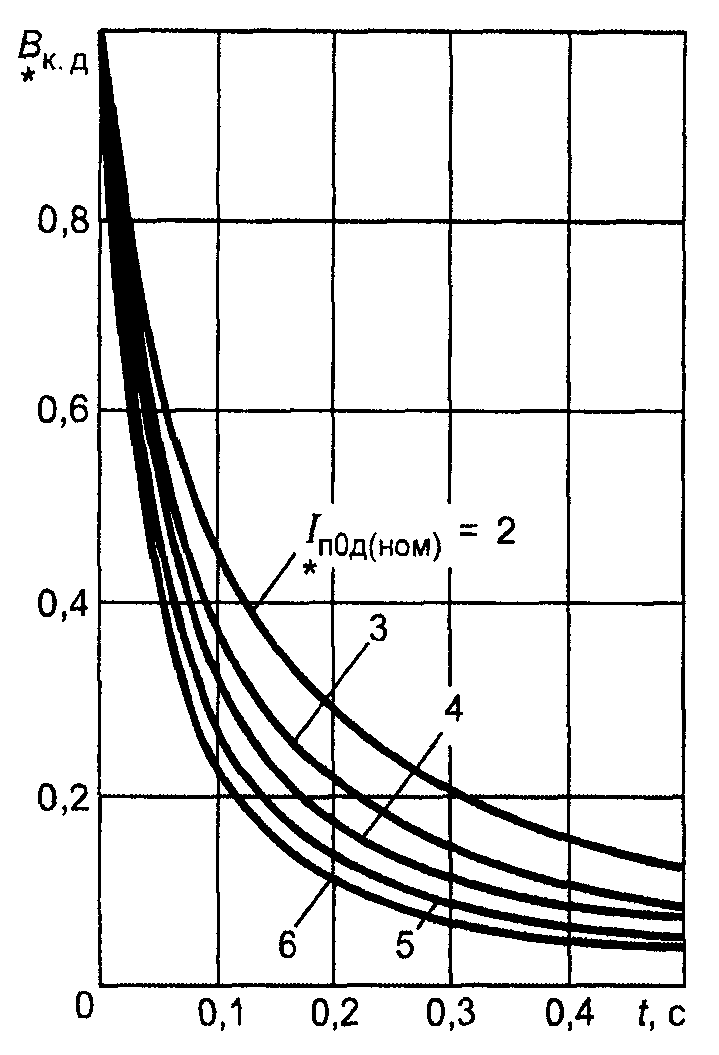
электродвигателя
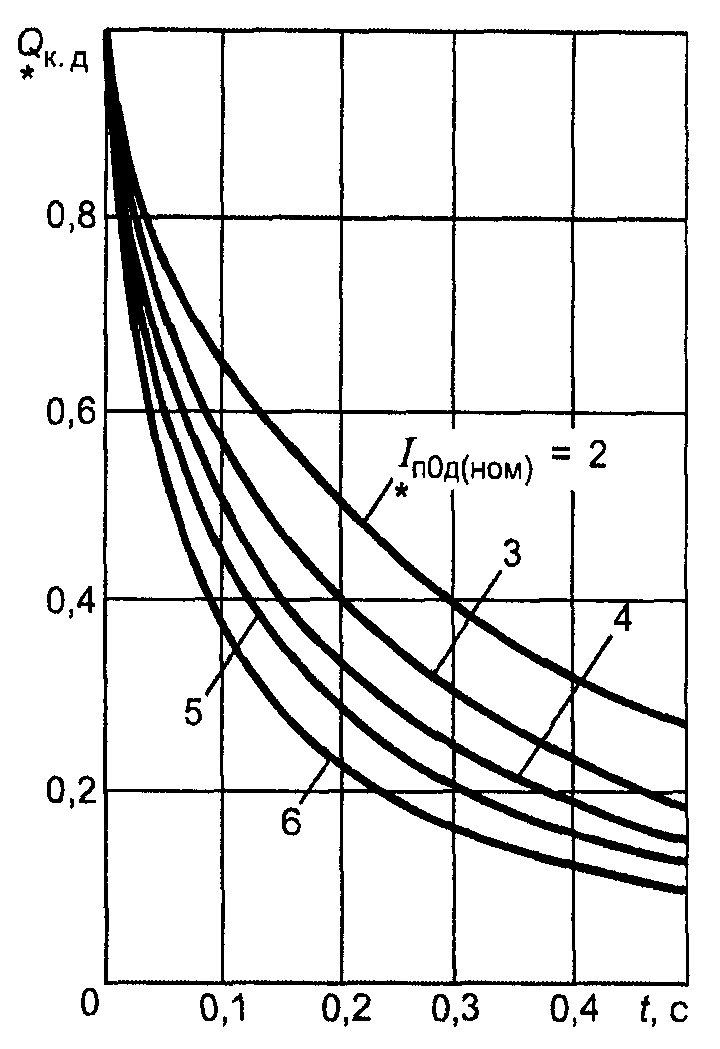
электродвигателя
Термически эквивалентный ток КЗ следует определять по формуле (37).
6.2 Проверка электрических аппаратов на термическую стойкость при коротком замыкании
6.2.1. Термическая стойкость электрических аппаратов при сквозных КЗ характеризуется их нормированным током термической стойкости I_{\text{тер}.\text{норм}} в амперах и допустимым временем воздействия этого тока t_{\text{тер}.\text{норм}} в секундах (ГОСТ 687).
6.2.2. Расчетное выражение, которое следует использовать при проверке коммутационных аппаратов на термическую стойкость, зависит от расчетной продолжительности КЗ.
В тех случаях, когда расчетная продолжительность КЗ t_{\text{откл}} в секундах равна или больше допустимого времени воздействия нормированного тока термической стойкости t_{\text{тер}.\text{норм}} в секундах, для проверки коммутационных аппаратов следует использовать выражение
\text{В}_{\text{к}} \leq I_{\text{тер}.\text{норм}}^{2}t_{\text{тер}.\text{норм}}.(55)
В случае же, когда расчетная продолжительность КЗ меньше допустимого времени воздействия нормированного тока термической стойкости, условием термической стойкости коммутационных аппаратов является выполнение соотношения
\text{В}_{\text{к}} \leq I_{\text{тер}.\text{норм}}^{2}t_{\text{откл}}.(56)
6.2.3. Допускается проверку коммутационных электрических аппаратов на термическую стойкость при КЗ проводить путем сравнения термически эквивалентного тока КЗ с допустимым током термической стойкости, учитывая при этом соотношение между допустимым временем воздействия нормированного тока термической стойкости и расчетной продолжительностью КЗ. При t_{\text{откл}} \geq t_{\text{тер}.\text{норм}} проверку коммутационных аппаратов на термическую стойкость при КЗ следует проводить, используя соотношение
I_{\text{тер}.\text{эк}} \leq I_{\text{тер}.\text{норм}} \sqrt{t_{\text{тер}.\text{норм}}/t_{\text{откл}}} ,(57)
а при t_{\text{откл}}<t_{\text{тер}.\text{норм}} условием термической стойкости коммутационного аппарата является выполнение соотношения
I_{\text{тер}.\text{эк}} \leq I_{\text{тер}.\text{норм}}.(58)
6.3 Проверка проводников на термическую стойкость при коротком замыкании
6.3.1. Проверка проводников на термическую стойкость при КЗ заключается в определении их температуры нагрева к моменту отключения КЗ и сравнении этой температуры с предельно допустимой температурой нагрева при КЗ. Проводник удовлетворяет условию термической стойкости, если температура нагрева проводника к моменту отключения КЗ J_{\text{к}} не превышает предельно допустимую температуру нагрева соответствующего проводника при КЗ J_{\text{к}.\text{доп}} , т.е. если выполняется условие
J_{\text{к}} \leq J_{\text{к}.\text{доп}}.(59)
6.3.2. Допускается проверку проводников на термическую стойкость при КЗ проводить также путем сравнения термически эквивалентной плотности тока КЗ J_{\text{тер}.\text{эк}} с допустимой в течение расчетной продолжительности КЗ плотностью тока J_{\text{тер}.\text{доп}} (6.3.7). Проводник удовлетворяет условию термической стойкости при КЗ, если выполняется соотношение
J_{\text{тер}.\text{эк}} \leq J_{\text{тер}.\text{доп}}.(60)
6.3.3. Определение температуры нагрева проводников к моменту отключения КЗ следует проводить с использованием кривых зависимости температуры нагрева проводников J от величины \text{А}_{J} . Такие кривые приведены на рисунке 19 для жестких шин, кабелей и некоторых проводов и на рисунке 20 - для проводов других марок. Расчеты необходимо вести в следующей последовательности:
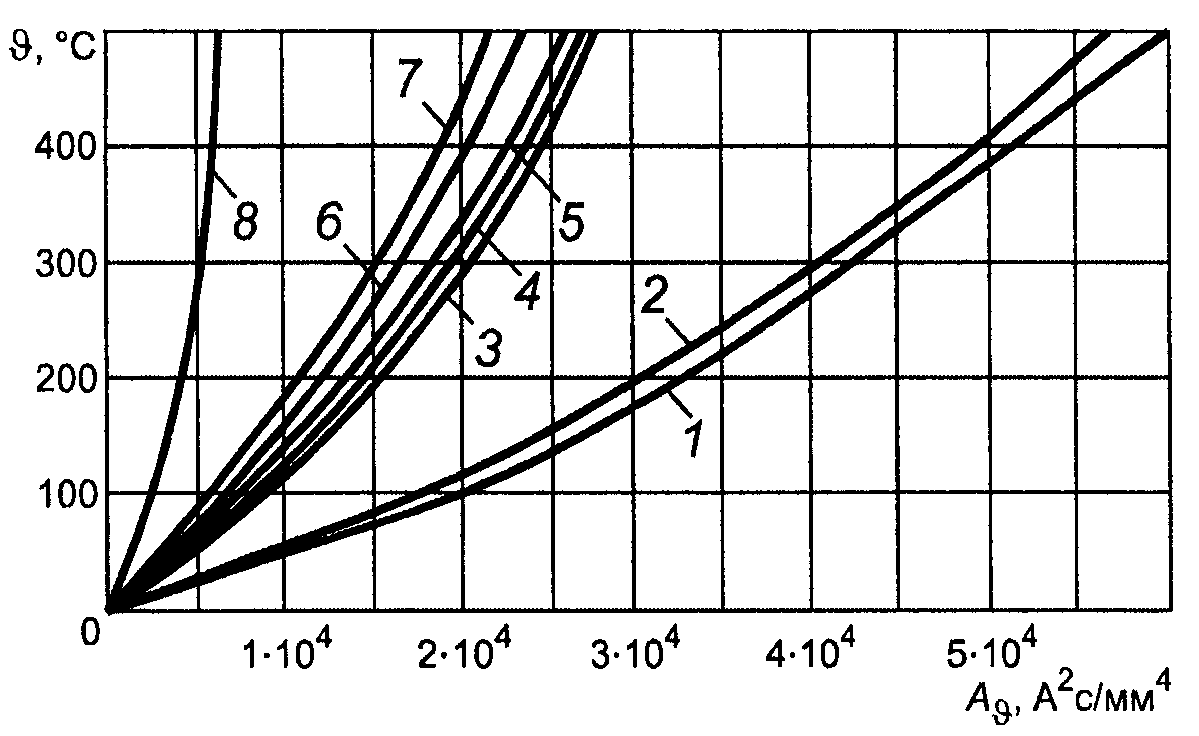
кабелей и проводов из различных материалов при КЗ
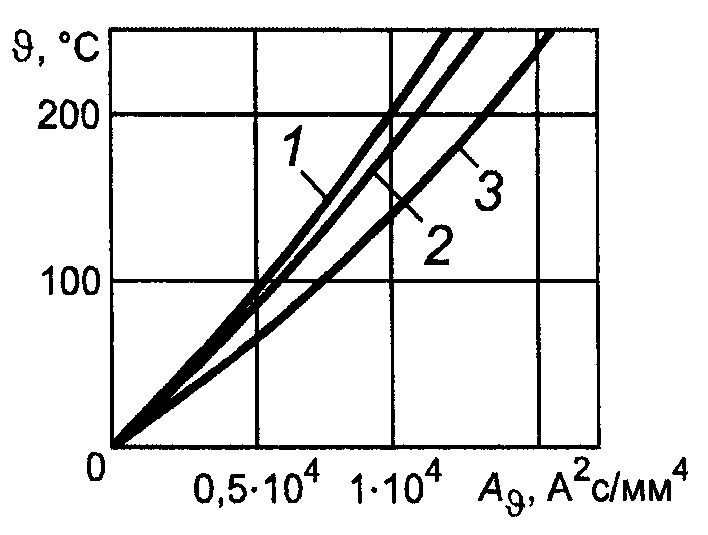
Материалы проводов: 1 — сплавы АЖ и АЖКП; 2 — сплавы АН
и АНКП; 3 — алюминий марок А, АКП, АпКП и сталеалюминий
марок АС, АСКП, АСКС, АСК, АпС, АпСКС, АпСК
проводов при КЗ
-
на рисунке 19 или 20 выбрать кривую, соответствующую материалу проводника, и по этой кривой, исходя из начальной температуры проводника J_{\text{н}} , определить значение функции \text{А}_{J_{\text{н}}},\text{А } \cdot \text{с}^{2}/\text{мм}^{4} , при этой температуре;
-
в соответствии с 6.1.5 - 6.1.8 определить значение интеграла Джоуля \text{В}_{\text{к}} при расчетных условиях КЗ;
-
найти значение функции \text{А}_{J_{\text{к}}} , соответствующее конечной температуре нагрева проводника J_{\text{к}} , по формуле
\text{А}_{J_{\text{к}}} = \text{А}_{J_{\text{н}}} + \frac{\text{В}_{\text{к}}}{S^{2}} ,(61)
где S — площадь поперечного сечения проводника, мм2, а для сталеалюминиевых проводов — площадь поперечного сечения алюминиевой части провода;
- по найденному значению функции \text{А}_{J_{\text{к}}} , используя выбранную кривую на рисунке 19 или 20, определить конечную температуру нагрева проводника J_{\text{к}} и сравнить ее с предельно допустимой температурой. Предельно допустимые температуры нагрева проводников при КЗ приведены в таблице 6. Термическая стойкость проводника обеспечивается, если выполняется условие (59).
проводников при КЗ
| Вид проводников | тета , °C к. доп |
|---|---|
| Шины алюминиевые | 200 |
| Шины медные | 300 |
| Шины стальные, не имеющие непосредственного соединения с аппаратами | 400 |
| Шины стальные, имеющие непосредственное соединение с аппаратами | 300 |
| Кабели бронированные и небронированные с бумажной пропитанной изоляцией на напряжение, кВ: | |
| 1 | 250 |
| 6 — 10 | 200 |
| 20 — 35 | 130 |
| 110 — 220 | 125 |
| Кабели и изолированные провода с медными и алюминиевыми жилами и изоляцией: из поливинилхлоридного пластиката резины полиэтилена (кабели до 35 кВ) вулканизированного (сшитого) полиэтилена (кабели до 35 кВ) | 160 160 130 250 |
| Медные неизолированные провода при тяжениях, Н/мм2: менее 20 20 и более | 250 200 |
| Алюминиевые неизолированные провода при тяжениях, Н/мм2: менее 10 10 и более | 200 160 |
| Алюминиевая часть сталеалюминиевых проводов | 200 |
| Самонесущие изолированные провода на напряжение до 1 кВ с изоляцией из: термопластичного полиэтилена вулканизированного (сшитого) полиэтилена | 135 250 |
| Провода с защитной оболочкой на напряжения 6 — 20 кВ | 250 |
6.3.4. В тех случаях, когда определяющим условием при выборе сечения проводника является его термическая стойкость при КЗ, следует определить минимальное сечение проводника по условию термической стойкости S_{\text{тер}.min},\text{мм}^{2} , используя выражение
S_{\text{тер}.min} = \sqrt{\frac{\text{В}_{\text{к}}}{\text{А}_{J_{\text{к}.\text{доп}}} - \text{А}_{J_{\text{н}}}}} ,(62)
где \text{А}_{J_{\text{к}.\text{доп}}} — значение функции \text{А}_{J} , соответствующее предельно допустимой температуре нагрева проводника при КЗ (таблица 6);
\text{А}_{J_{\text{н}}} — значение этой функции, соответствующее температуре проводника до КЗ.
Термическая стойкость проводника обеспечивается, если площадь сечения S, мм2, удовлетворяет неравенству
S \geq S_{\text{тер}.min}.(63)
6.3.5. В тех случаях, когда нагрузка проводника до КЗ близка к продолжительно допустимой, минимальное сечение проводника, отвечающее требованию термической стойкости при КЗ, следует определять по формуле
S_{\text{тер}.min} = \frac{\sqrt{\text{В}_{\text{к}}}}{C_{\text{тер}}} ,(64)
где C_{\text{тер}} = \sqrt{\text{А}_{J_{\text{к}.\text{доп}}} - \text{А}_{J_{\text{ном}}}} ,\text{А } \cdot \text{с}^{1/2}/\text{мм}^{2} ;
\text{А}_{J_{\text{ном}}} — значение функции \text{А}_{J} при продолжительно допустимой температуре проводника.
Значения параметра C_{\text{тер}} для жестких шин приведены в таблице 7, для кабелей — в таблице 8, для проводов — в таблице 9.
Значения параметра C_{\text{тер}} для жестких шин
| Система легирования | Материал проводника или марка сплава | 1/2 Значение C , А · с /мм2, тер при начальной температуре, °C | ||
| 70 | 90 | 120 | ||
| - | Медь | 170 | - | - |
| Al | АДО АД1Н АДОМ, АД1М | 90 91 92 | 81 82 83 | 68 69 70 |
| Al-Mg-Si | АД31Т1 АД31Т АД33Т1 АД33Т АВТ1 АВТ | 85 82 77 74 73 71 | 77 74 71 67 66 63 | 64 62 59 57 55 53 |
| Al-Zn-Mg | 1911 1915, 1915Т | 71 66 | 63 60 | 53 51 |
| Al-Mg-Mn | АМг5 | 63 | 57 | 48 |
| - | Сталь при тета = 400 °C доп Сталь при тета = 300 °C доп | 70 60 | - - | - - |
Значения параметра C_{\text{тер}} для кабелей
| Характеристика кабелей | 1/2 Значение C , А · с /мм2 тер |
|---|---|
| Кабели до 10 кВ: с медными жилами с алюминиевыми жилами | 140 90 |
| Кабели 20 — 30 кВ: с медными жилами с алюминиевыми жилами | 105 70 |
| Кабели и изолированные провода с поливинилхлоридной или резиновой изоляцией: с медными жилами с алюминиевыми жилами | 120 75 |
| Кабели и изолированные провода с поливинилхлоридной изоляцией: с медными жилами с алюминиевыми жилами | 103 65 |
Значение параметра C_{\text{тер}} для проводов
| Материал провода | Марка провода | 1/2 Значение C , А · с /мм2, тер при допустимых температурах нагрева проводов при КЗ, °C | ||
| 160 | 200 | 250 | ||
| Медь | М | - | 142 | 162 |
| Алюминий | А, АКП, Ап, АпКП | 76 | 90 | - |
| Алюминиевый сплав | АН, АНКП АЖ, АЖКП | 69 66 | 81 77 | - - |
| Алюминий-сталь | АСК, АпС, АСКС, АпСКС, АпСК, АС, АСКП | 76 | 90 | - |
6.3.6. В тех случаях, когда для кабелей и проводов известны значения односекундного тока термической стойкости (допустимого односекундного тока КЗ) I_{\text{тер}.\text{доп}1} , их проверку на термическую стойкость при КЗ допустимо проводить путем сравнения интеграла Джоуля \text{В}_{\text{к}} с квадратом односекундного тока термической стойкости. Термическая стойкость кабеля или провода обеспечивается при выполнении условия
\text{В}_{\text{к}} \leq I_{\text{тер}.\text{доп}1}^{2}.(65)
Значения односекундного тока термической стойкости для кабелей с бумажной пропитанной изоляцией по ГОСТ 18410 приведены в таблице 10. Если нагрузка кабелей до КЗ меньше продолжительно допустимой, то указанные в таблице 10 значения односекундного тока термической стойкости следует умножить на соответствующий поправочный коэффициент. Его значения приведены в таблице 11.
с бумажной пропитанной изоляцией
| Сечение токопроводящей | Односекундный ток термической стойкости, кА, при напряжении кабеля, кВ | |||||
| жилы, мм2 | 6 | 10 | 20 — 35 | |||
| Медные жилы | Алюминиевые | Медные жилы | Алюминиевые | Медные жилы | Алюминиевые | |
| 6 | 0,72 | 0,47 | 0,76 | 0,49 | - | - |
| 10 | 1,82 | 0,79 | 1,28 | 0,82 | - | - |
| 16 | 1,94 | 1,28 | 2,04 | 1,33 | - | - |
| 25 | 3,11 | 2,02 | 3,26 | 2,12 | 2,42 | 1,58 |
| 35 | 4,32 | 2,79 | 4,53 | 2,93 | 3,37 | 2,18 |
| 50 | 5,85 | 3,78 | 6,13 | 3,96 | 4,55 | 2,94 |
| 70 | 8,43 | 5,52 | 8,84 | 5,79 | 6,57 | 4,32 |
| 95 | 11,71 | 7,66 | 12,28 | 8,04 | 9,13 | 5,98 |
| 120 | 14,77 | 9,68 | 15,49 | 10,16 | 11,52 | 7,55 |
| 150 | 18,22 | 11,88 | 19,10 | 12,46 | 14,76 | 7,58 |
| 185 | 22,78 | 14,94 | 23,88 | 15,66 | 17,75 | 11,70 |
| 240 | 29,95 | 19,62 | 31,40 | 20,56 | 23,34 | 15,30 |
| 300 | - | - | - | - | 28,91 | 19,12 |
Поправочные коэффициенты на односекундные токи термической
стойкости для кабелей с бумажной пропитанной изоляцией,
учитывающие предварительную нагрузку кабелей до КЗ
| Номинальное напряжение кабеля, кВ | Место прокладки кабеля | Значение поправочного коэффициента на односекундный ток термической стойкости при коэффициенте предварительной нагрузки | ||||||
| 0,4 | 0,5 | 0,6 | 0,7 | 0,8 | 0,9 | 1,0 | ||
| 1 — 6 | На воздухе | 1,22 | 1,20 | 1,17 | 1,14 | 1,10 | 1,05 | 1,0 |
| В земле | 1,26 | 1,24 | 1,20 | 1,16 | 1,11 | 1,06 | 1,0 | |
| 10 | На воздухе | 1,17 | 1,15 | 1,13 | 1,11 | 1,07 | 1,04 | 1,0 |
| В земле | 1,21 | 1,19 | 1,16 | 1,13 | 1,09 | 1,05 | 1,0 | |
| 20 — 35 | На воздухе | 1,27 | 1,24 | 1,21 | 1,16 | 1,12 | 1,06 | 1,0 |
| В земле | 1,35 | 1,29 | 1,25 | 1,21 | 1,15 | 1,08 | 1,0 | |
Значения односекундного тока термической стойкости для кабелей с пластмассовой изоляцией напряжением до 6 кВ по ГОСТ 16442, приведены в таблице 12, для кабелей с изоляцией из сшитого полиэтилена напряжением 10 кВ — в таблице 13, для медных экранов этих кабелей — в таблице 14, для самонесущих изолированных проводов напряжением до 1 кВ — в таблице 15 и для проводов с защитной оболочкой напряжением 6 — 20 кВ — в таблице 16.
с пластмассовой изоляцией напряжением до 6 кВ
| Сечение токопроводящей | Односекундный ток термической стойкости, кА, для кабелей с изоляцией | |||||
| жилы, мм2 | Поливинилхлоридный пластикат | Полиэтилен | Сшитый полиэтилен | |||
| Медные жилы | Алюминиевые | Медные жилы | Алюминиевые | Медные жилы | Алюминиевые | |
| 1,5 | 0,17 | - | 0,14 | - | 0,21 | - |
| 2,5 | 0,27 | 0,18 | 0,23 | 0,15 | 0,34 | 0,22 |
| 4 | 0,43 | 0,29 | 0,36 | 0,24 | 0,54 | 0,36 |
| 6 | 0,65 | 0,42 | 0,54 | 0,35 | 0,81 | 0,52 |
| 10 | 1,09 | 0,70 | 0,91 | 0,58 | 1,36 | 0,87 |
| 16 | 1,74 | 1,13 | 1,45 | 0,94 | 2,16 | 1,40 |
| 25 | 2,78 | 1,81 | 2,32 | 1,50 | 3,46 | 2,24 |
| 35 | 3,86 | 2,30 | 3,22 | 2,07 | 4,80 | 3,09 |
| 50 | 5,23 | 3,38 | 4,37 | 2,80 | 6,50 | 4,18 |
| 70 | 7,54 | 4,95 | 6,30 | 4,10 | 9,38 | 6,12 |
| 95 | 10,48 | 6,86 | 8,75 | 5,68 | 13,03 | 8,48 |
| 120 | 13,21 | 8,66 | 11,03 | 7,18 | 16,43 | 10,71 |
| 130 | 16,30 | 10,64 | 13,60 | 8,82 | 20,26 | 31,16 |
| 185 | 20,39 | 13,37 | 17,02 | 11,08 | 25,35 | 16,53 |
| 240 | 26,30 | 17,54 | 22,37 | 14,54 | 33,32 | 21,70 |
с изоляцией из сшитого полиэтилена напряжением 10 кВ
| Сечение токопроводящей жилы, мм2 | Односекундный ток термической стойкости, кА, для кабелей | |
| с медной жилой | с алюминиевой жилой | |
| 50 | 7,15 | 4,7 |
| 70 | 10,0 | 6,6 |
| 95 | 13,6 | 8,9 |
| 120 | 17,2 | 11,3 |
| 150 | 21,5 | 14,2 |
| 185 | 26,5 | 17,5 |
| 240 | 34,3 | 22,7 |
| 300 | 42,9 | 28,2 |
| 400 | 57,2 | 37,6 |
| 500 | 71,5 | 47,0 |
| 630 | 90,1 | 59,2 |
| 800 | 114,4 | 75,2 |
Односекундные токи термической стойкости медных экранов
кабелей с изоляцией из сшитого полиэтилена напряжением
10 кВ
| Сечение медного экрана, мм2 | Односекундный ток термической стойкости, кА |
|---|---|
| 16 | 3,3 |
| 25 | 5,1 |
| 35 | 7,1 |
изолированных проводов напряжением до 1 кВ
| Число и сечение токопроводящих и нулевой несущей жил, шт. x мм2 | Односекундный ток термической стойкости, кА, для проводов с изоляцией из | |
| термопластичного полиэтилена | сшитого полиэтилена | |
| 1 x 16 + 1 x 25 | 1,0 | 1,5 |
| 3 x 16 + 1 x 25 | 1,0 | 1,5 |
| 3 x 25 + 1 x 35 | 1,6 | 2,3 |
| 3 x 35 + 1 x 50 | 2,3 | 3,2 |
| 3 x 50 + 1 x 95 | 4,5 | 6,5 |
| 3 x 120 + 1 x 95 | 5,9 | 7,2 |
с защитной оболочкой напряжением 6 — 20 кВ
| Сечение фазных и нулевого проводов, мм2 | Односекундный ток термической стойкости, кА | Сечение фазных и нулевого проводов, мм2 | Односекундный ток термической стойкости, кА |
|---|---|---|---|
| 35 | 3,2 | 120 | 11,0 |
| 50 | 4,3 | 150 | 13,5 |
| 70 | 6,4 | 185 | 17,0 |
| 95 | 8,6 | 240 | 22,3 |
6.3.7. В тех случаях, когда проверку проводников на термическую стойкость при КЗ проводят путем сравнения термически эквивалентной плотности тока КЗ J_{\text{тер}.\text{эк}},\text{А}/\text{мм}^{2} , с допустимой в течение расчетной продолжительности КЗ плотностью тока J_{\text{тер}.\text{доп}},\text{А}/\text{мм}^{2} , (6.3.2) следует предварительно определить значения этих величин, используя формулы:
J_{\text{тер}.\text{эк}} = \frac{I_{\text{тер}.\text{эк}}}{S} = \frac{1}{S} \sqrt{\frac{\text{В}_{\text{к}}}{t_{\text{откл}}}} ;(66)
J_{\text{тер}.\text{доп}} = \frac{I_{\text{тер}.\text{доп}}}{S} \sqrt[1]{\frac{1}{t_{\text{откл}}}} = \sqrt{\frac{\text{А}_{J_{\text{к}.\text{доп}}} - \text{А}_{J_{\text{н}}}}{t_{\text{откл}}}} ,(67)
где I_{\text{тер}.\text{доп}1} — допустимый ток односекундного КЗ, А;
S — площадь поперечного сечения проводника, мм2.
Термическая стойкость проводника обеспечивается, если выполняется условие (60).
6.4 Проверка силовых кабелей на невозгораемость при коротком замыкании
6.4.1. При проверке силовых кабелей на невозгораемость при коротких замыканиях расчетную точку КЗ следует выбирать в начале кабеля независимо от того, является ли он одиночным или частью кабельной линии, содержащей несколько параллельно включенных кабелей. Если одиночный кабель имеет ступенчатое сечение по длине, то для каждого участка с новым сечением кабеля необходимо принимать свою расчетную точку КЗ в начале этого участка.
6.4.2. Расчетную продолжительность КЗ следует принимать в соответствии с 4.1.5.
6.4.3. Для проверки силовых кабелей на невозгораемость при КЗ необходимо в соответствии с 4.1.5 и 6.3.3 определить конечную температуру нагрева их жил J_{\text{к}} при расчетной продолжительности КЗ и сравнить ее с предельно допустимой температурой нагрева жил по условию невозгораемости кабелей J_{\text{нв}} . Невозгораемость кабелей обеспечивается, если выполняется условие
J_{\text{к}} \leq J_{\text{нв}}.(68)
Предельно допустимые температуры нагрева жил кабелей напряжением 6 — 10 кВ по условию невозгораемости при КЗ приведены в таблице 17.
напряжением 6 — 10 кВ по условию невозгораемости при КЗ
| Характеристика кабеля | Предельно допустимая температура нагрева жил кабеля, °C |
|---|---|
| Бронированные кабели с пропитанной бумажной изоляцией на напряжение до 6 кВ | 400 |
| Бронированные кабели с пропитанной бумажной изоляцией на напряжение 10 кВ | 360 |
| Небронированные кабели с пропитанной бумажной изоляцией на напряжение до 6 кВ | 350 |
| Небронированные кабели с пропитанной бумажной изоляцией на напряжение 10 кВ | 310 |
| Кабели с пластмассовой (поливинилхлоридный пластикат) и резиновой изоляцией | 350 |
| Кабели с изоляцией из вулканизированного полиэтилена | 400 |
(рекомендуемое)
РАСЧЕТНЫЕ ВЫРАЖЕНИЯ ДЛЯ ОПРЕДЕЛЕНИЯ КОЭФФИЦИЕНТА \lambda(Z)
| Номер расчетной схемы в таблице 2 | Расчетная формула для определения коэффициента лямбда (Z) |
|---|
1 \frac{2}{| \frac{Z}{l} - \frac{Z^{2}}{l^{2}} |}
2 \frac{1}{| \frac{3}{8} - \frac{1}{2} \frac{Z - l}{l} |}
3 \frac{2}{| \frac{Z}{l} - \frac{Z^{2}}{l^{2}} \frac{1}{6} |}
4 \frac{1}{| \frac{3}{8} - \frac{1}{2} \frac{Z}{l} |} — при отсчете от опоры A
\frac{1}{| \frac{3}{8} - \frac{1}{2} \frac{Z - l}{l} |} — при отсчете от опоры B
5 \frac{1}{|0,394 \frac{Z}{l} - 0,5 \frac{Z^{2}}{l^{2}} |} — для крайнего пролета
\frac{1}{|0,529 \frac{Z}{l} - 0,5 \frac{Z^{2}}{l^{2}} - 0,106|} — для второго пролета
\frac{2}{| \frac{Z}{l} - \frac{Z^{2}}{l^{2}} - \frac{1}{6} |} — для среднего пролета
(рекомендуемое)
СТОЙКОСТЬ ПРИ ПОВТОРНОМ ВКЛЮЧЕНИИ НА КОРОТКОЕ ЗАМЫКАНИЕ
Наибольшее напряжение в материале шин и максимальную нагрузку на изоляторы при повторном включении на КЗ следует определять по формулам:
\sigma = \sigma_{1}\Theta = \frac{\sqrt{3} \cdot 10^{- 7}l^{2}}{\lambda aW} i_{\text{уд}}^{2}\eta\Theta;(\text{Б}.1)
F_{max} = F_{1max}\Theta = \beta \frac{\sqrt{3} \cdot 10^{- 7}l}{a} i_{\text{уд}}^{2}\eta\Theta;(\text{Б}.2)
где \sigma_{1} и F_{1max} — наибольшее напряжение и максимальная нагрузка при первом КЗ;
\Theta — коэффициент превышения напряжения и нагрузки при повторном КЗ.
Коэффициент превышения \Theta определяют по кривым рисунка Б.1а в зависимости от логарифмического декремента затухания \delta . Номер расчетной кривой на рисунке Б.1а определяют, исходя из продолжительности бестоковой паузы t_{\text{б}.\text{п}} и частоты собственных колебаний шины f_{1} , используя рисунок Б.1б. Если точка с координатами t_{\text{б}.\text{п}} и f_{1} лежит в зоне, ограниченной осями координат и кривой I, то коэффициент \Theta определяют по кривой 1 рисунка Б.1а. Если эта точка лежит в зоне, ограниченной кривыми I и II, то \Theta определяют по кривой 2 и т.д. Следует отметить, что расчетные коэффициенты \Theta получены при наиболее неблагоприятных условиях коммутаций, которые при первом КЗ, в бестоковую паузу и повторном включении на КЗ приводят к наибольшим напряжениям в материале шин и нагрузкам на изоляторы и таким образом обеспечивают оценку электродинамической стойкости ошиновки.
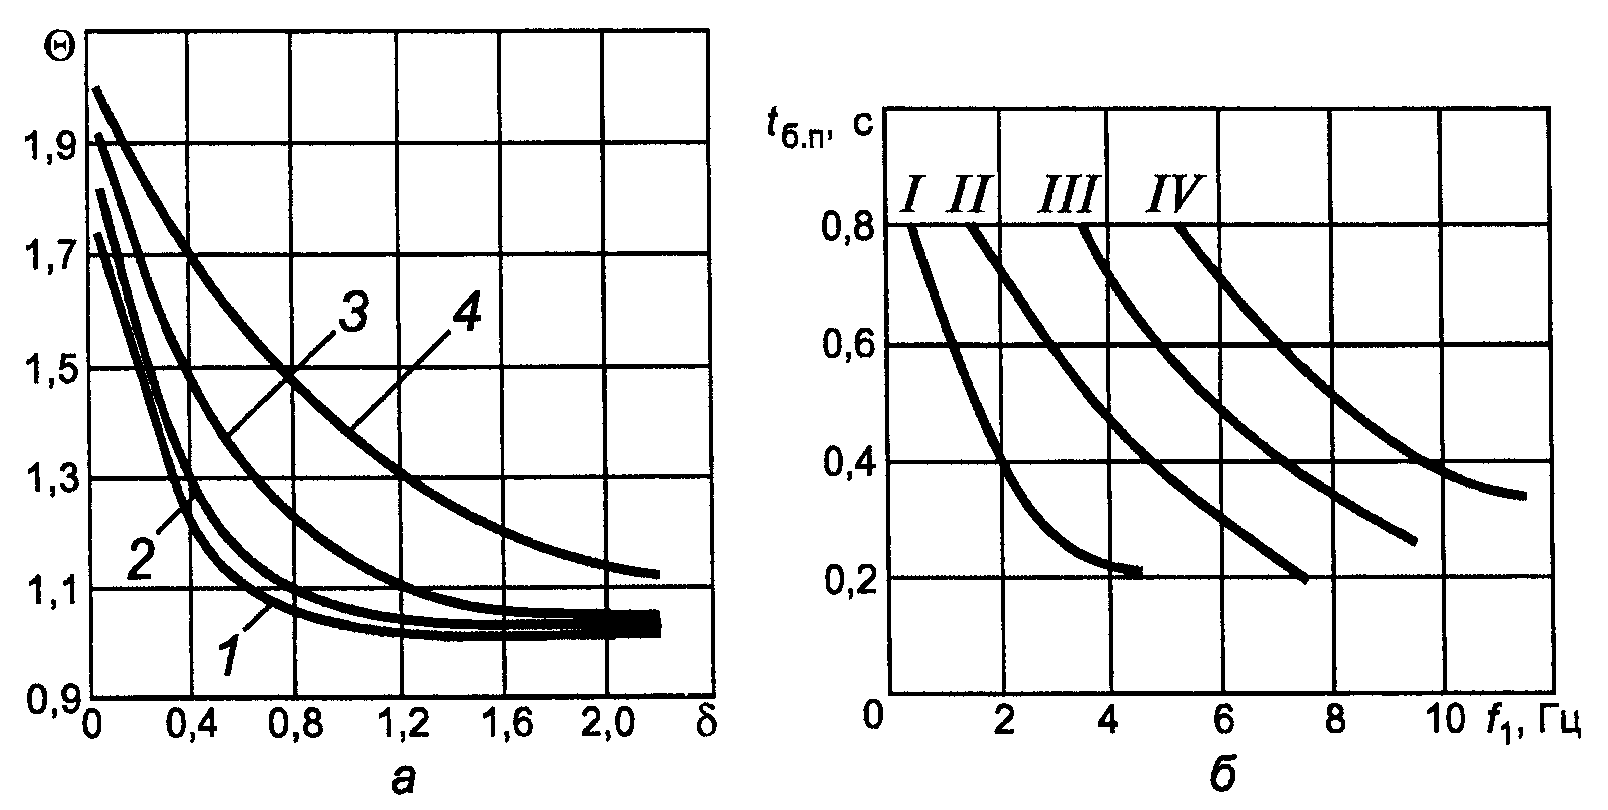
и нагрузки \Theta в зависимости от \delta , t_{\text{б}.\text{п}} и f_{1}
(рекомендуемое)
НА ЭЛЕКТРОДИНАМИЧЕСКУЮ СТОЙКОСТЬ
Ниже приводится методика расчета на электродинамическую стойкость гибких проводников, которые закреплены на одном уровне (по высоте), при отсутствии гололеда и ветровой нагрузки. При определении смещений расчетной моделью проводника в пролете служит абсолютно жесткий стержень, который шарнирно закреплен на опорах, а его ось очерчена по цепной линии.
За расчетное принимают двухфазное КЗ. Влияние гирлянд учитывают увеличением погонной силы тяжести проводника.
При проверке гибких проводников на электродинамическую стойкость при КЗ необходимость расчета смещения проводников, у которых провес превышает половину расстояния между фазами, устанавливают значением параметра p, кА2 · с/Н, определяемого по формуле
p = \frac{\lambda(I_{\text{п}(0)}^{2})^{2}t_{\text{откл}}}{aq} ,(\text{В}.1)
где \lambda — безразмерный коэффициент, учитывающий влияние апериодической составляющей электродинамической силы. Последний определяют по кривой, приведенной на рисунке В.1;
I_{\text{п}(0)}^{2} — начальное действующее значение периодической составляющей тока двухфазного КЗ, кА;
t_{\text{откл}} — расчетная продолжительность КЗ, с;
a — расстояние между фазами, м;
q — погонная сила тяжести провода, Н/м.
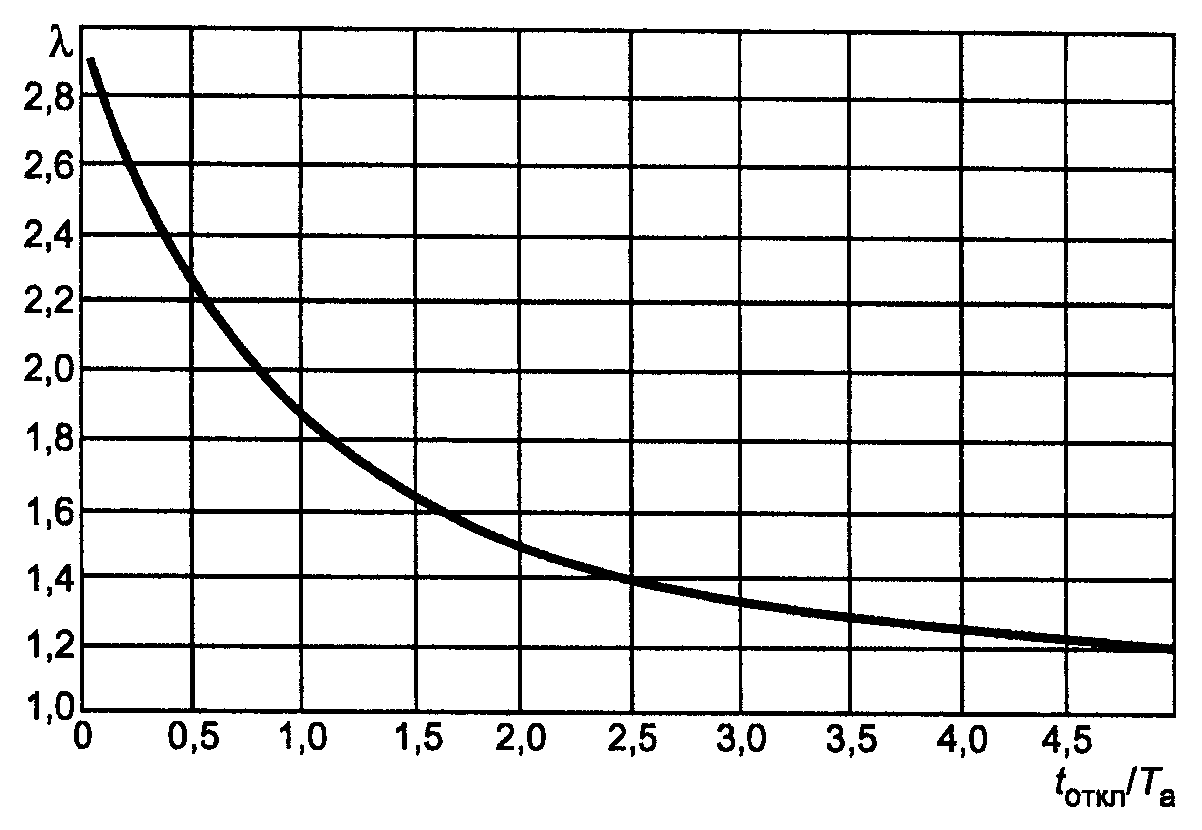
Рисунок В.1. Зависимость коэффициента \lambda от t_{\text{откл}}/\text{Т}_{\text{а}}
В случае, когда выполняется соотношение р <= 0,4 кА2 · с/Н, расчет смещения проводников можно не проводить, так как опасности их чрезмерного сближения нет. В противном случае расчет смещения проводят в следующей последовательности:
t_{\text{пред}} = \sqrt{\frac{0,9}{\omega_{0}^{2}} \frac{M \cdot g}{F_{\text{р}(\text{ас})\text{ч}}^{2}}} ,(\text{В}.2)
где M = m_{\text{пог}}l — масса проводника пролета, кг;
g — ускорение силы тяжести, м/с2;
\omega_{0} = \sqrt{g/L} — частота малых собственных колебаний расчетного маятника, 1/с, причем L = 2f/3, м;
f — провес провода в середине пролета, м;
F_{\text{р}(\text{ас})\text{ч}}^{2} — расчетная электродинамическая сила при двухфазном КЗ, Н.
Последнюю вычисляют по формуле
F_{\text{р}(\text{ас})\text{ч}}^{2} = F_{0}^{(2)}\lambda = \frac{\mu\mu_{0}l(\sqrt{2} I_{\text{п}(0)}^{2})^{2}10^{6}}{4\pi a} \lambda = k_{1} \frac{l(\sqrt{2} I_{\text{п}(0)}^{2})^{2}}{a} \lambda,(B.3)
где k_{1} = \frac{\mu\mu_{0}10^{6}}{4\pi} = \frac{1 \cdot 4\pi \cdot 10^{- 7} \cdot 10^{6}}{4\pi} = 0,1 \frac{\text{Гн}}{\text{м}} ;
F_{0}^{(2)} — постоянная составляющая электродинамической нагрузки на проводник в пролете при двухфазном КЗ, Н;
\mu — относительная магнитная проницаемость воздушной среды (для воздуха \mu = 0 );
\mu_{0} — магнитная проницаемость вакуума, Гн/м.
- При t_{\text{откл}}<t_{\text{пред}} горизонтальное смещение проводника при КЗ, м, вычисляют по формуле
s = 1,23 \frac{\mu\mu}{4\pi} \sqrt[0]{gf} \frac{\lambda(\sqrt{2} I_{\text{п}(0)}^{2})^{2}10^{6}t_{\text{откл}}}{aq} = k_{2} \sqrt{gf} \frac{\lambda(\sqrt{2} I_{\text{п}(0)}^{2})^{2}t_{\text{откл}}}{aq} ,(B.4)
где k_{2} = 1,23 \frac{\mu\mu_{0}10^{6}}{4\pi} = 1,23 \frac{1 \cdot 4\pi \cdot 10^{- 7} \cdot 10^{6}}{4\pi} = 0,123 \frac{\text{Гн}}{\text{м}} .
В случае, когда вычисленное по формуле (В.4) значение s оказывается больше стрелы провеса проводника в середине пролета, следует принимать s = f.
- При t_{\text{пред}}<t_{\text{откл}}<0,6(2\pi/\omega_{0}) горизонтальное смещение проводника при КЗ, м, вычисляют по одной из формул:
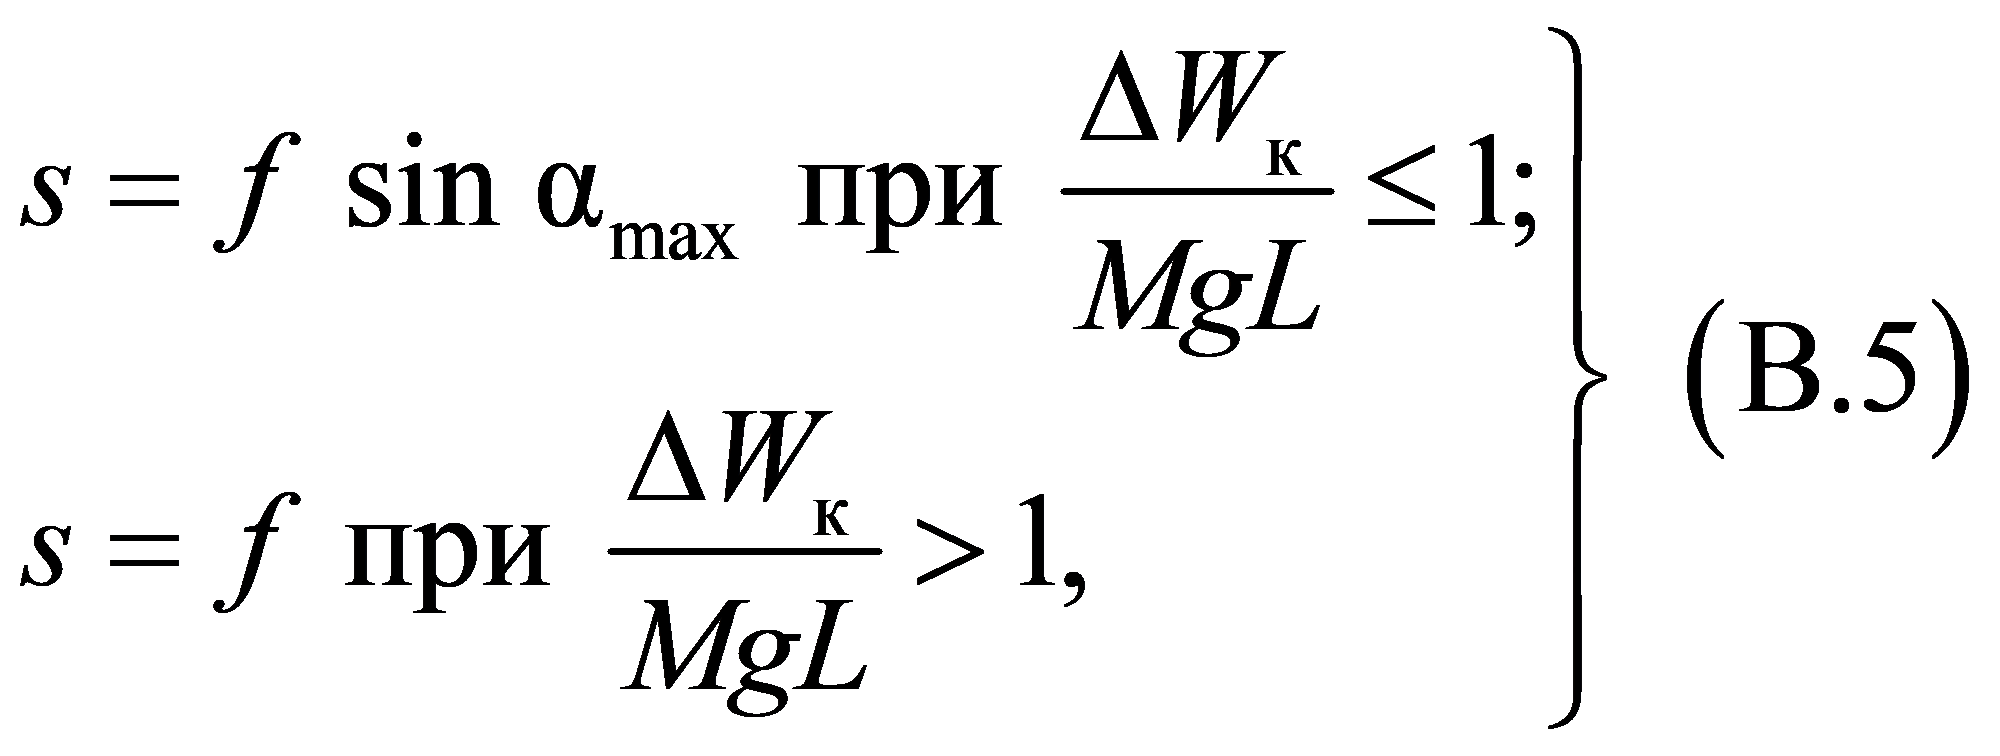
где \alpha_{max} — угол максимального отклонения проводника от вертикали, рад, определяемый по формуле
\Delta W_{\text{к}} = f(\frac{F_{\text{р}(\text{ас})\text{ч}}^{2}}{Mg} , \frac{L}{a} ,\tau_{\text{откл}}) — энергия, накопленная проводником пролета за время КЗ, Дж, и определяемая с использованием рисунка В.2 (здесь \tau_{\text{откл}} = t_{\text{откл}}/T_{0} = t_{\text{откл}}\omega_{0}/2\pi — относительная продолжительность КЗ в долях от периода собственных колебаний проводника в пролете).
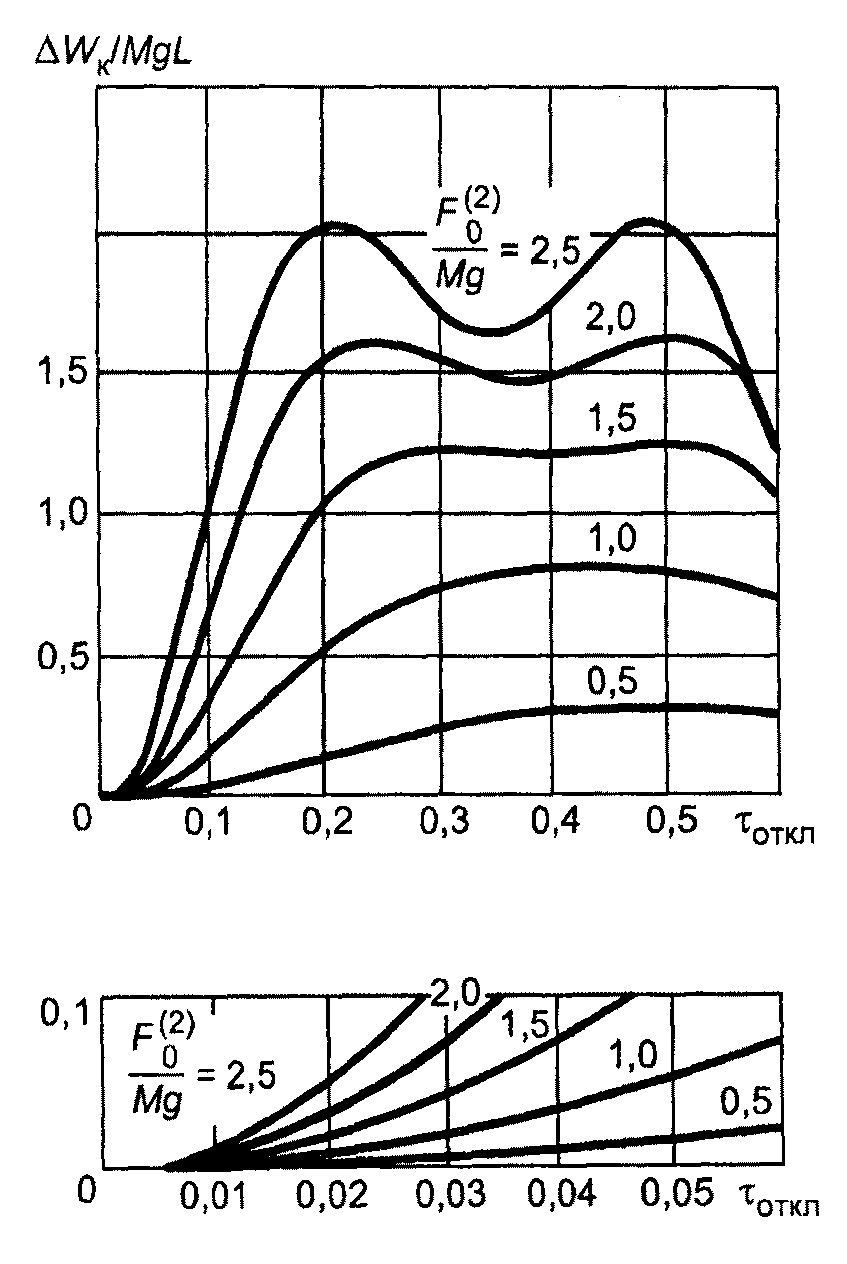
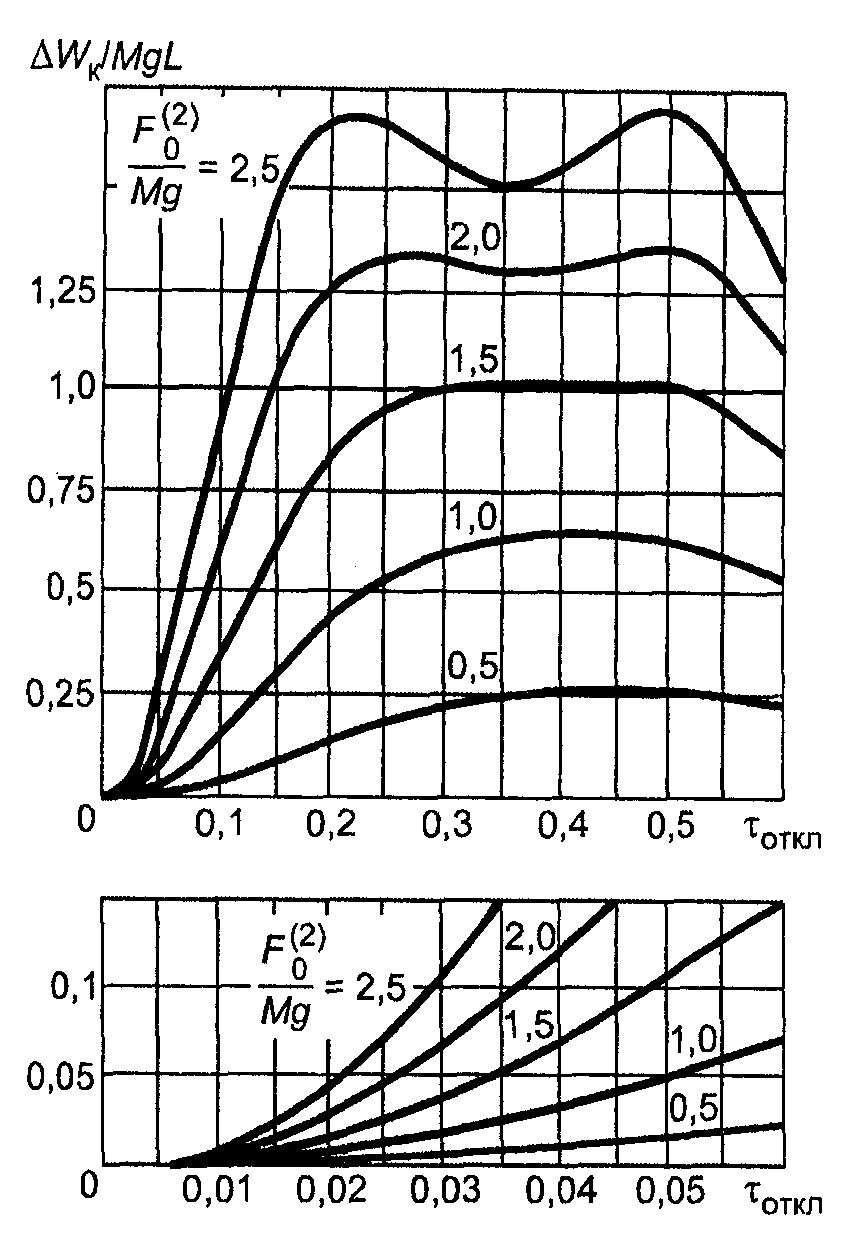
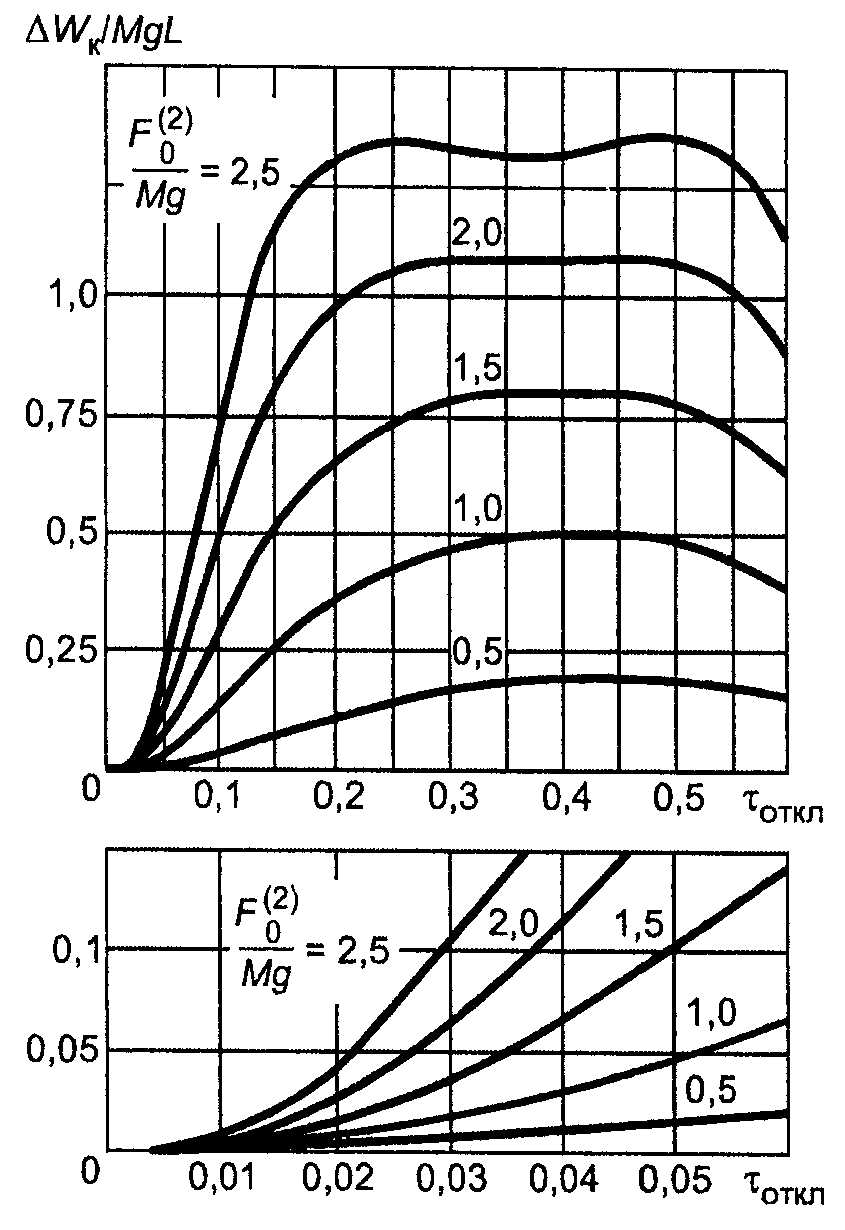
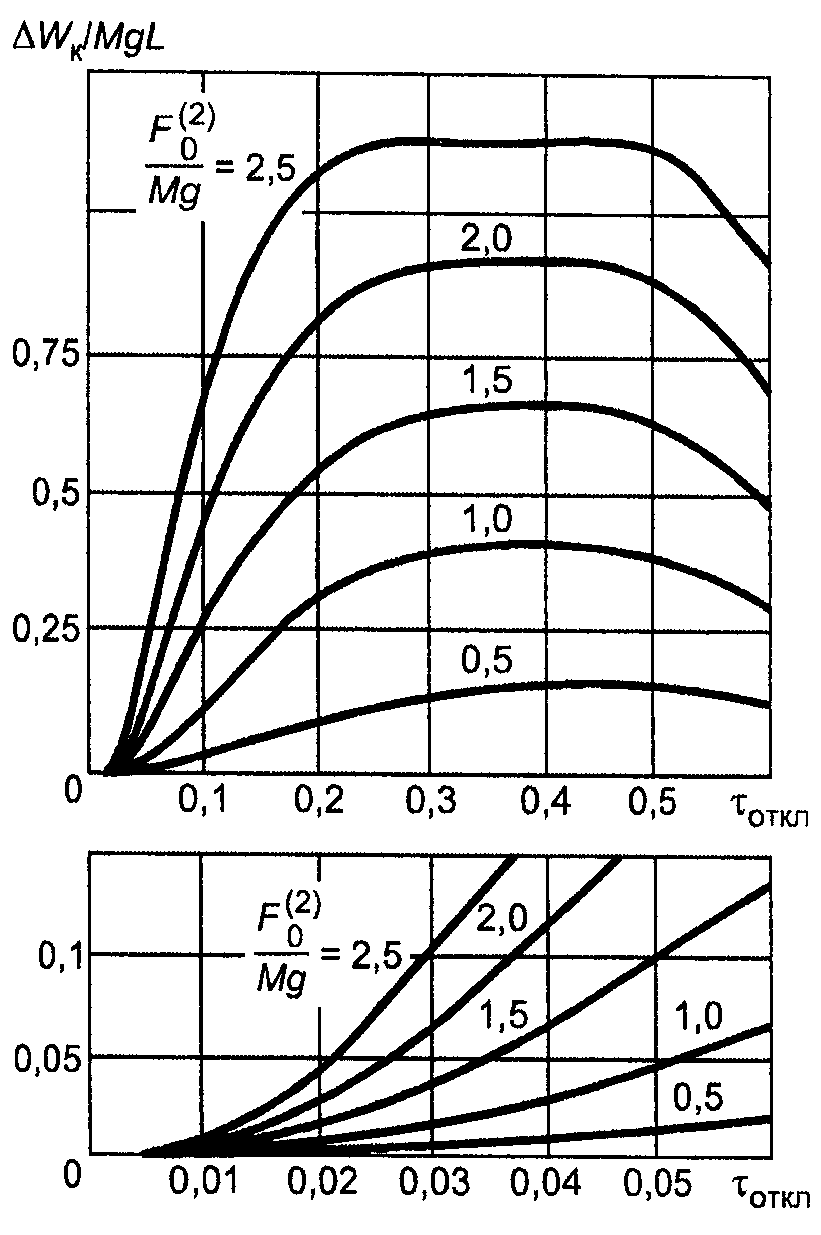
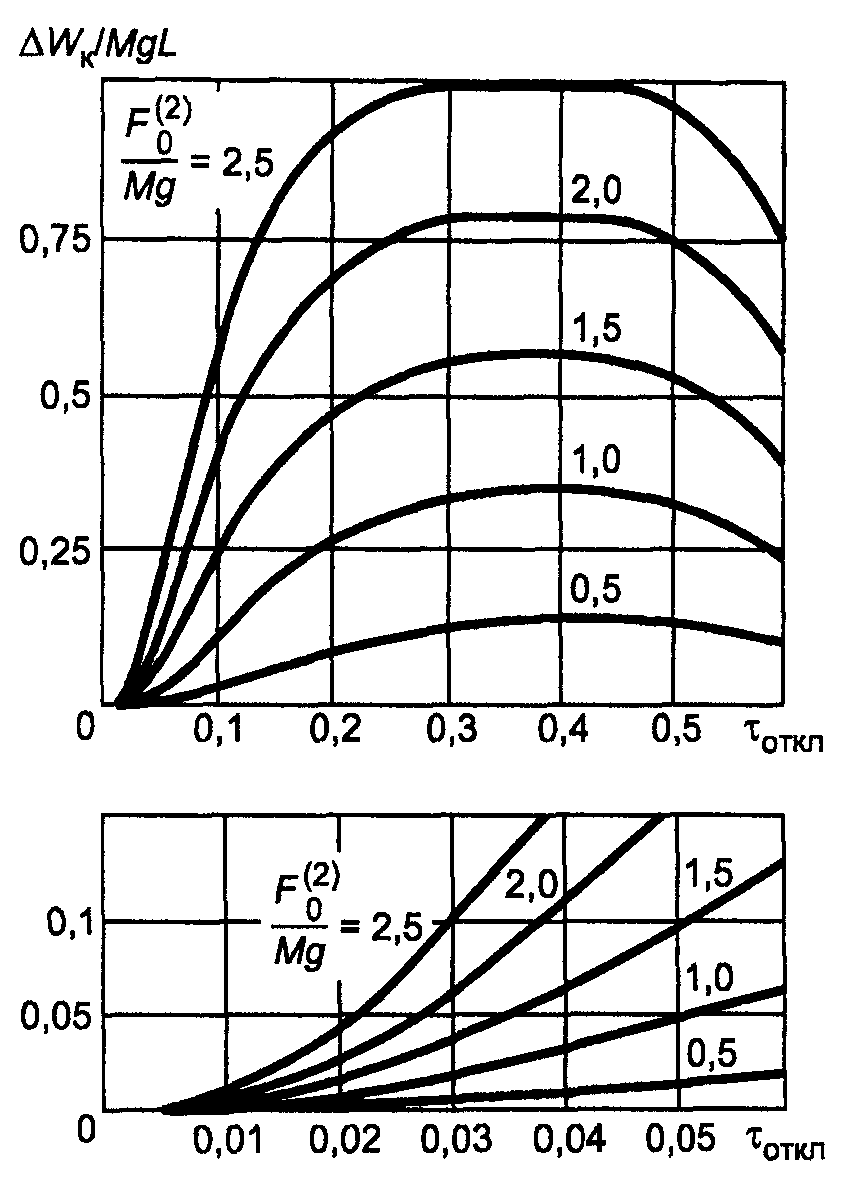
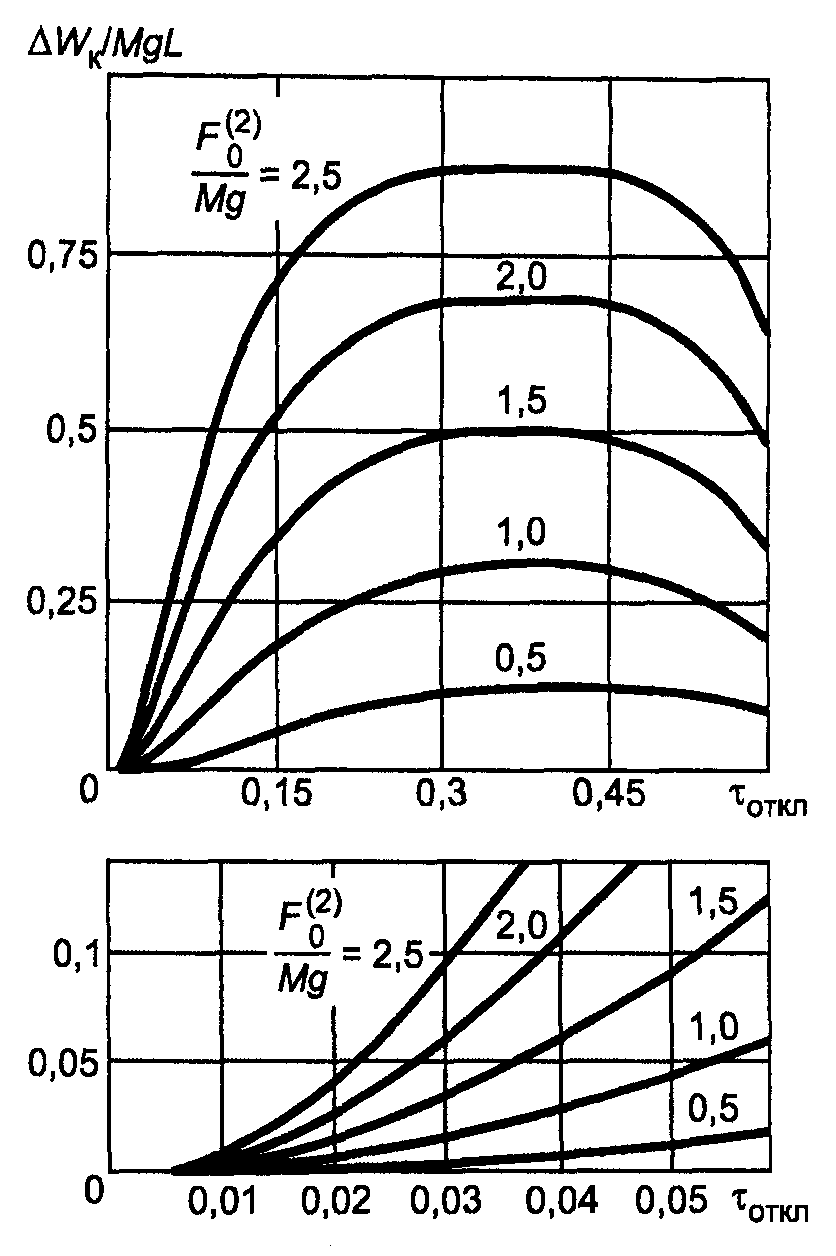
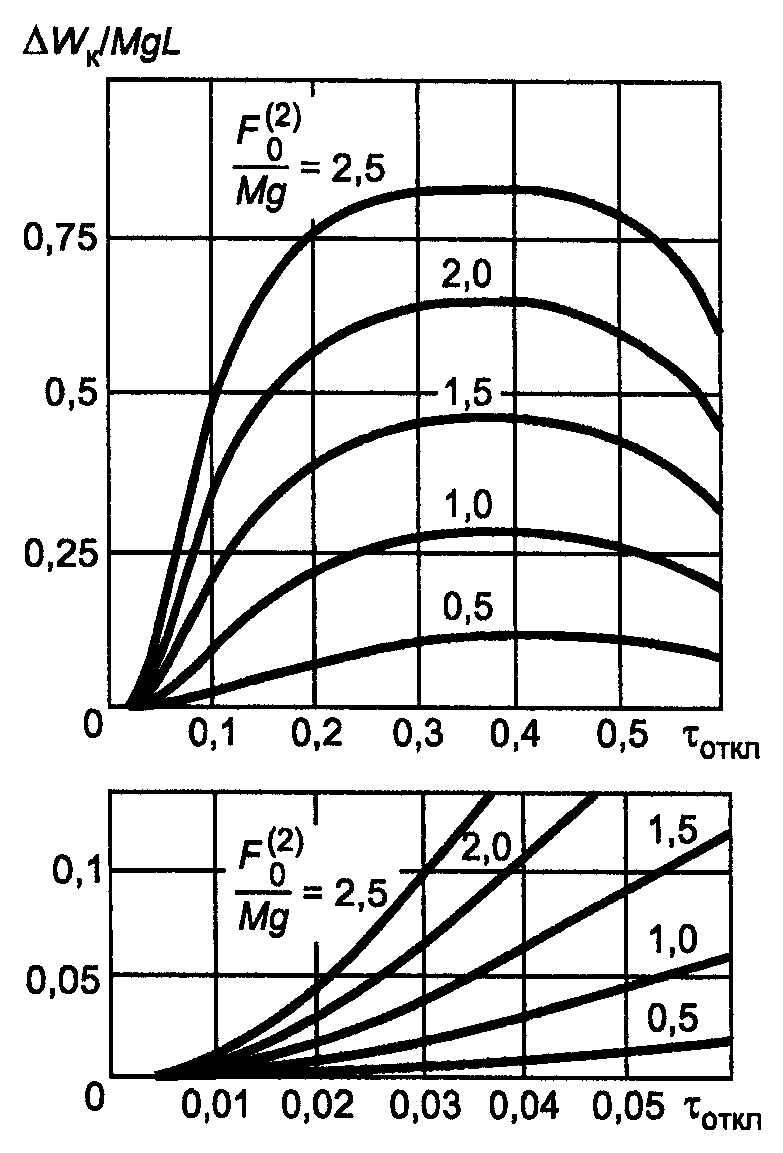
продолжительности двухфазного КЗ
- При t_{\text{откл}}>0,6(2\pi/\omega_{0}) горизонтальное смещение проводника также вычисляют по формулам (В.5), однако входящую в формулы (В.5) и (В.6) энергию \Delta W_{\text{к}},\text{Дж} , приближенно оценивают по одной из формул:
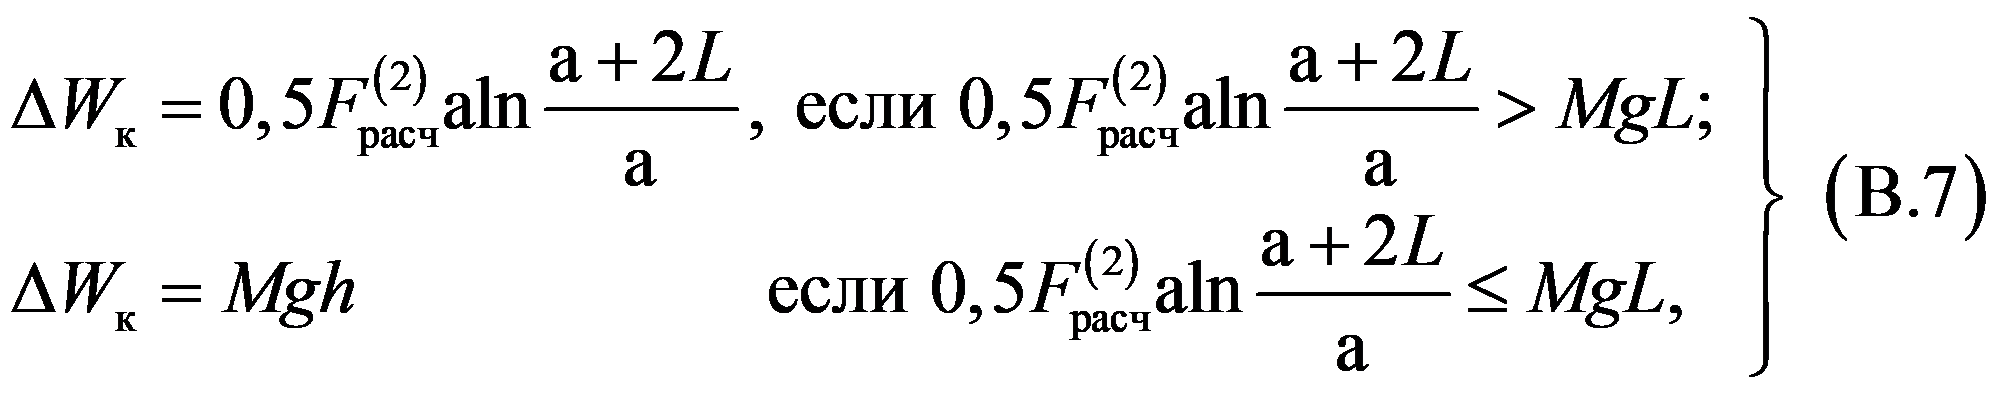
где h — высота подъема проводника над его положением до КЗ, м, которую определяют с использованием рисунка В.3.
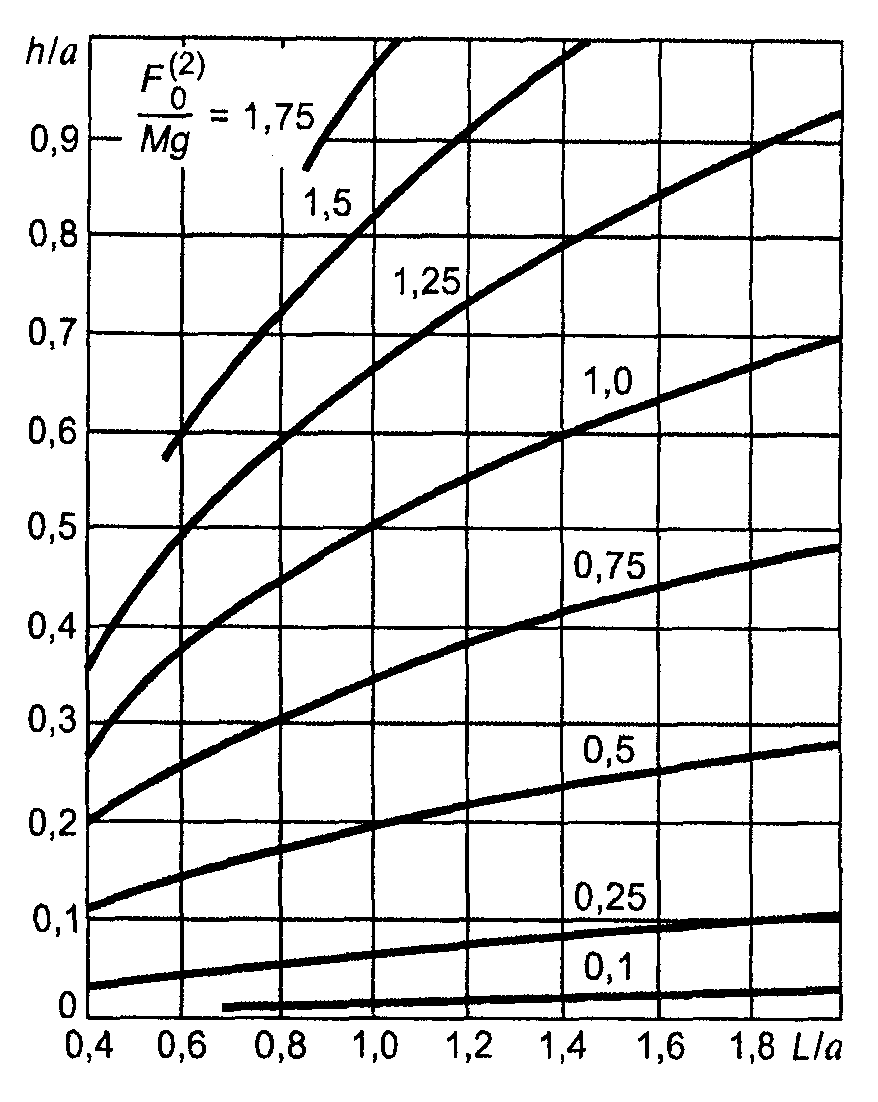
Рисунок В.3. Характеристики h/a = f(L/a) при двухфазном КЗ
- Определяют максимальное сближение проводников (минимальное расстояние между проводниками) по формуле
a_{min} = a - 2(s + r_{p}),(B.8)
где s — найденное максимальное горизонтальное смещение проводника в середине пролета от равновесного положения, а для расщепленных фаз — это горизонтальное смещение оси расчетного одиночного проводника с поперечным сечением, равным сумме сечений всех проводников фазы, в середине пролета;
r_{p} — радиус расщепления фазы, м.
Максимальное тяжение в проводнике F_{maxf} следует определять, полагая, что энергия, накопленная проводником во время КЗ, трансформируется в потенциальную энергию деформации растяжения при падении проводника после отключения КЗ, поднятого электродинамическими силами над исходным равновесным положением. При этом значение F_{maxf},\text{Дж} , составляет
F_{maxf} = (\Delta W_{\text{к}} + W_{(0)}) \frac{2}{\Delta l_{\text{пр}}} ,(\text{В}.9)
где W_{0} = \frac{1}{2} \frac{F_{(0)}^{2}l_{\text{пр}}}{ES} — потенциальная энергия деформации проводника в пролете при тяжении, равном тяжению в нем до КЗ, Дж;
F_{(0)} = \frac{mgl_{\text{пр}}^{2}}{8f} — тяжение (продольная сила) в проводнике до КЗ, Н;
m — погонная масса проводника, кг;
E — модуль упругости материала проводника, Н/м2;
S — площадь поперечного сечения проводника, м2;
\Delta l_{\text{пр}} — удлинение проводника в пролете при усилии в нем, равном F_{maxf},\text{м} ;
l_{\text{пр}} — длина проводника в пролете, м, которую допускается принимать равной длине пролета l.
При выполнении условия t_{\text{откл}}<t_{\text{пред}} значение \Delta W_{\text{к}} допускается определять по приближенной формуле
\Delta W_{\text{к}} = \frac{(F_{\text{р}(\text{ас})\text{ч}}^{2}t_{\text{откл}})^{2}}{2M} \lambda.(B.10)
При отсутствии характеристики жесткости провода \Delta l = f(F) приближенное значение максимально возможного тяжения в проводнике допускается определять по формуле
F_{maxf} = \sqrt{2ES \frac{\Delta W_{\text{к}}}{l} + F_{(0)}^{2}} ,(B.11)
где ES — жесткость поперечного сечения провода при растяжении, Н;
E — модуль упругости материала проводника, Н/м2;
S — площадь поперечного сечения проводника, м2.
Модуль упругости материалов проводника, полученного скручиванием проволок, следует снижать (вдвое-втрое) по сравнению с модулем упругости материала отдельных проволок.
Значение нижнего предела максимального тяжения в проводнике F_{max2} в случае, когда проводник после отключения КЗ (при относительно малом токе) плавно возвращается в исходное положение, совершая затем затухающие (из-за аэродинамического сопротивления атмосферы) колебания, выбирается наибольшим из двух значений силы тяжения F_{2} , вычисляемых по формулам:
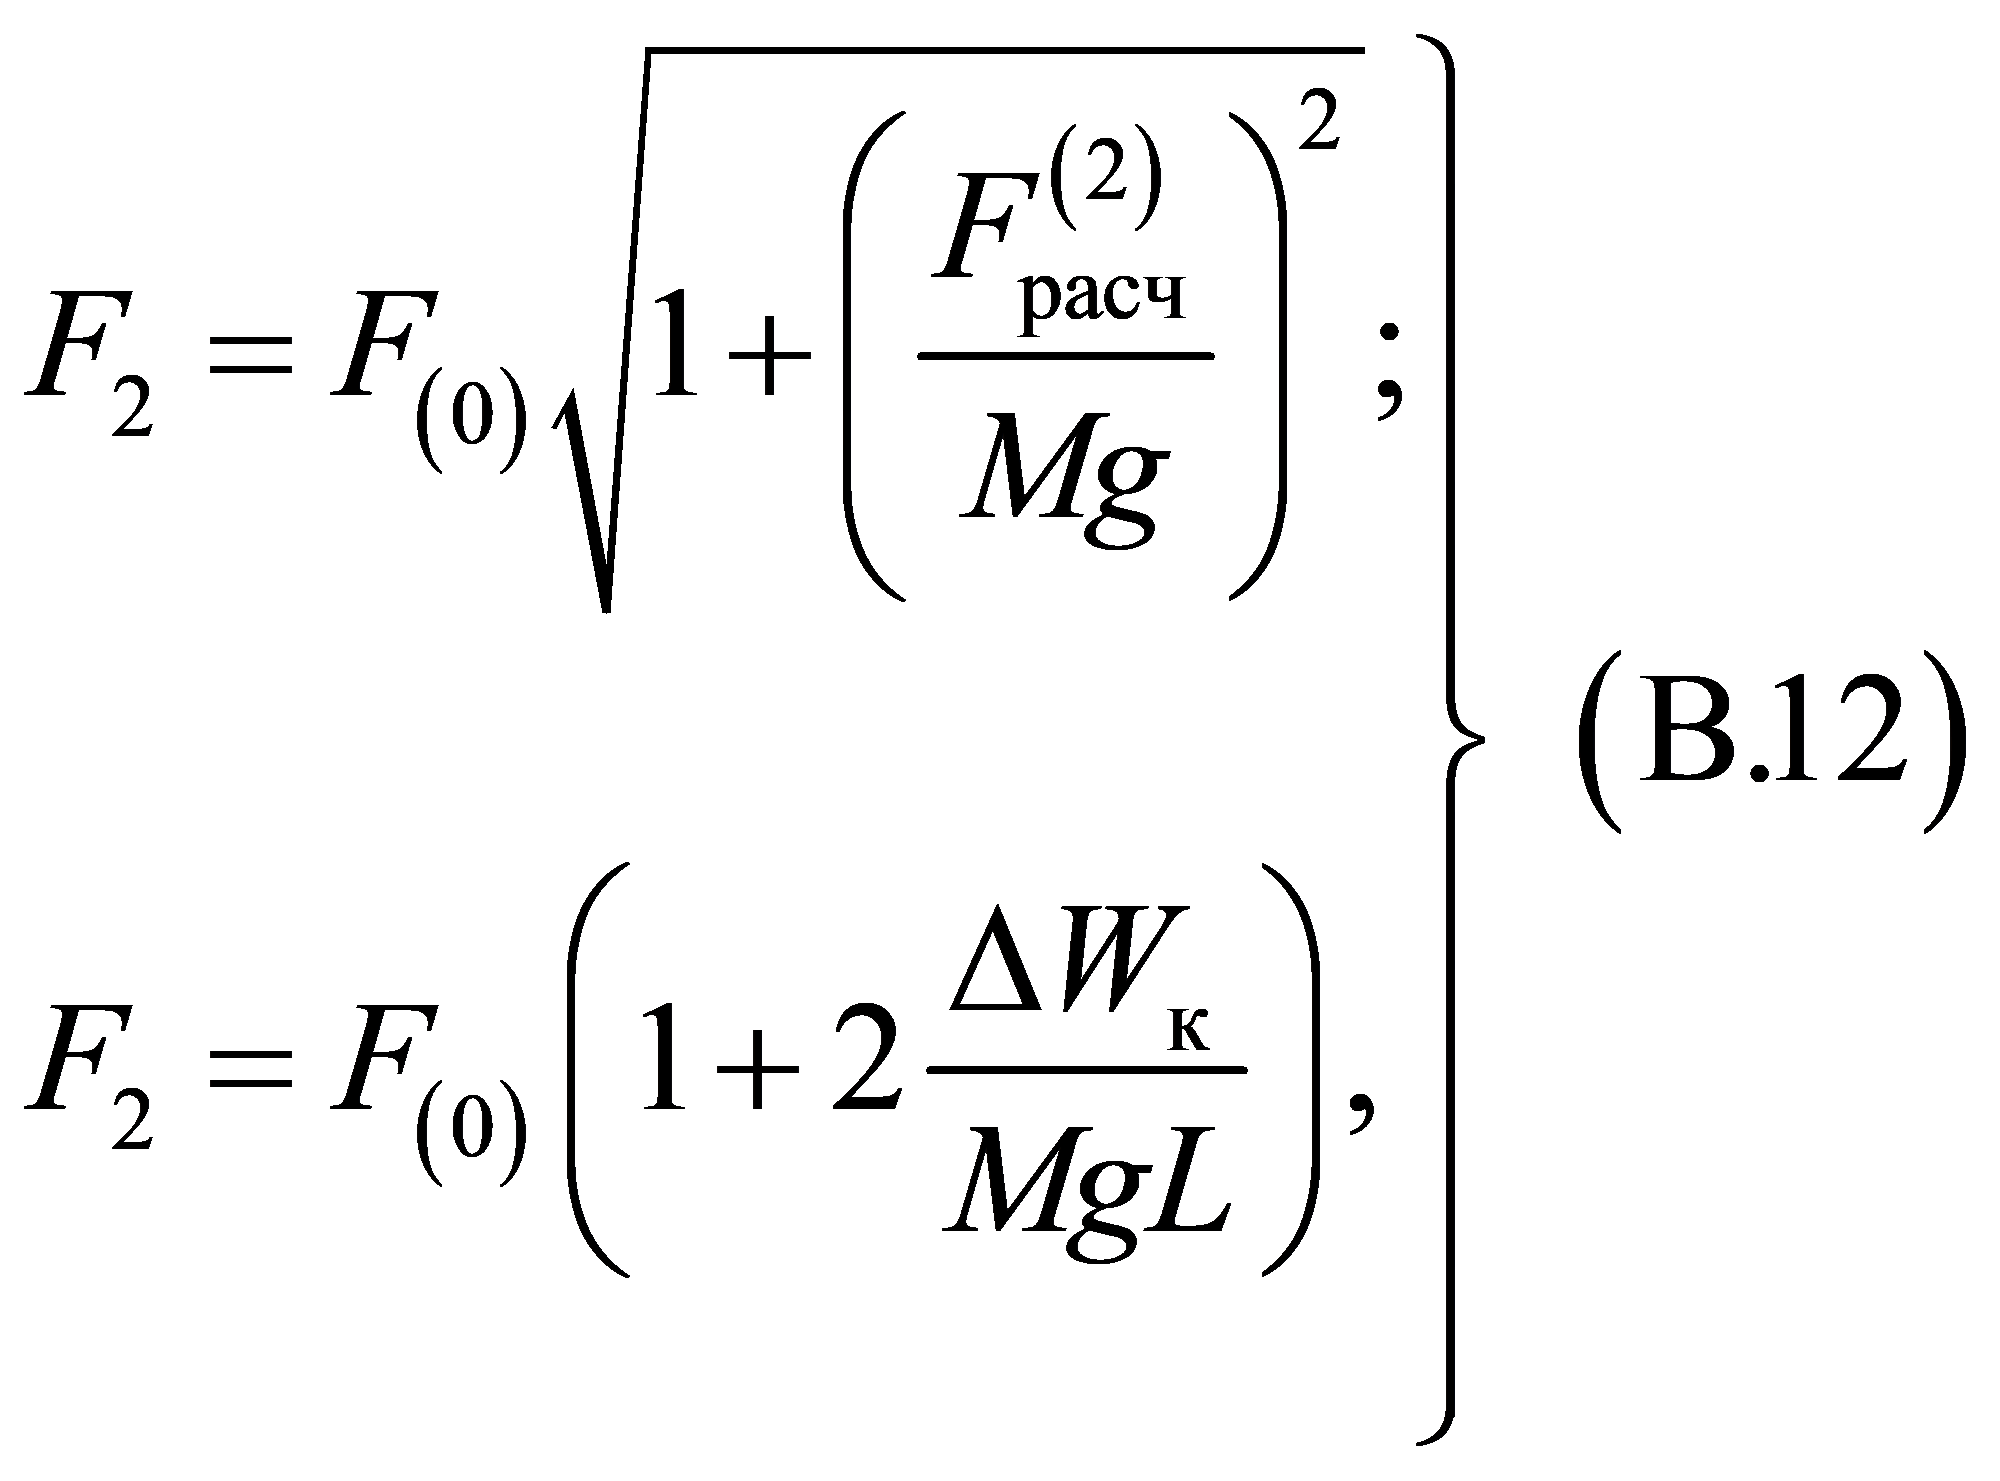
при этом траектория движения центра масс проводника близка к окружности.
Влияние гирлянд изоляторов и ответвлений с гибкой ошиновкой приближенно учитывается увеличением погонной силы тяжести и стрелы провеса проводников путем замены в приведенных выше формулах массы проводника М» приведенной массой \text{М}_{\text{пр}} = \text{М }\gamma + \text{М}_{\text{отв}} и стрелы провеса f «приведенной» стрелой провеса f_{\text{пр}} = f + l_{\text{г}}cos\beta , где \gamma — коэффициент приведения массы (таблица В.1); \text{М}_{\text{отв}} — масса отводов в пролете; l_{\text{г}} — длина гирлянды изоляторов; \beta — угол отклонения натяжных гирлянд от вертикали до КЗ, рад.
Коэффициент приведения массы \gamma при различных отношениях
провеса гирлянды к стреле провеса проводника f_{\text{г}}/f
и массы гирлянды к массе проводника в пролете \text{М}_{\text{г}}/\text{М}
| f /f 1 | Значение коэффициента приведения массы гамма при различных M /M 1 | ||||||||
| 0,01 | 0,02 | 0,05 | 0,10 | 0,20 | 0,50 | 1,00 | 2,00 | 3,00 | |
| 0,01 | 1,000 | 1,000 | 1,000 | 1,000 | 1,001 | 1,002 | 1,003 | 1,005 | 1,006 |
| 0,02 | 1,000 | 1,000 | 1,000 | 1,001 | 1,002 | 1,004 | 1,007 | 1,010 | 1,012 |
| 0,05 | 1,000 | 1,000 | 1,001 | 1,002 | 1,004 | 1,010 | 1,016 | 1,024 | 1,029 |
| 0,10 | 1,000 | 1,001 | 1,002 | 1,004 | 1,008 | 1,019 | 1,031 | 1,048 | 1,058 |
| 0,20 | 1,001 | 1,002 | 1,004 | 1,008 | 1,015 | 1,034 | 1,059 | 1,090 | 1,110 |
| 0,50 | 1,002 | 1,003 | 1,008 | 0,016 | 1,031 | 1,071 | 1,130 | 1,200 | 1,250 |
| 1,00 | 1,002 | 1,005 | 1,012 | 1,024 | 1,048 | 1,110 | 1,200 | 1,330 | 1,430 |
| 2,00 | 1,003 | 1,007 | 1,017 | 1,033 | 1,065 | 1,150 | 1,290 | 1,500 | 1,670 |
| 3,00 | 1,004 | 1,007 | 1,019 | 1,037 | 1,073 | 1,180 | 1,330 | 1,600 | 1,820 |
| Примечание. M — масса гирлянд (суммарная масса двух натяжных гирлянд г у двух опор проводников в пролете или масса одной гирлянды, если на опорах гирлянды подвесные); M — масса проводника в пролете; f — провес г гирлянд; f — стрела провеса проводника. | |||||||||
(рекомендуемое)
ШИННЫХ КОНСТРУКЦИЙ
Проверить электродинамическую стойкость трехфазной шинной конструкции, изоляторы которой обладают высокой жесткостью, при действии ударного тока КЗ i_{\text{уд}}^{3} = 155\text{кА} .
Шины прямоугольного сечения (60 x 6) мм2 выполнены из алюминиевого сплава марки АД31Т1, расположены горизонтально в одной плоскости, имеют четыре пролета и параметры: l = 1,2 м; a = 0,6 м; m = 0 972 кг/м; \text{Е } = 7 \cdot 10^{10}\text{Па} ; \sigma_{\text{доп}} = 137\text{МПа} .
Согласно таблице 4
J_{y} = \frac{bh^{3}}{12} = \frac{0,006 \cdot 0,06^{3}}{12} = 10,8 \cdot 10^{- 8}\text{м}^{4};(\text{Г}.1)
W_{y} = \frac{bh^{2}}{6} = \frac{0,006 \cdot 0,06^{2}}{6} = 3,6 \cdot 10^{- 6}\text{м}^{3}.(\text{Г}.2)
f_{1} = \frac{r_{1}^{2}}{2\pi l^{2}} \sqrt{\frac{EJ}{m}} = \frac{4,73^{2}}{2 \cdot 3,14 \cdot 1,2^{2}} \sqrt{\frac{7 \cdot 10^{10} \cdot 10,8 \cdot 10^{- 8}}{0,972}} = 218,2\text{Гц},(\text{Г}.3)
где r_{1} = 4,73 соответствует расчетной схеме 5 (таблица 2).
Для данной шинной конструкции \eta = 1,1 (рисунок 5); K_{\text{ф}} = 1,0 (рисунок 1); K_{\text{расп}} = 1,0 (таблица 1); \lambda = 12 (таблица 2).
Максимальная сила, действующая на шинную конструкцию, составляет
F_{m(ax)}^{3} = \frac{\sqrt{3} \cdot 10^{- 7}}{a} l(i_{\text{у}(\text{д})}^{3})^{2}K_{\text{ф}}K_{\text{расп}} = \frac{\sqrt{3} \cdot 10^{- 7} \cdot 1,2 \cdot 155^{2} \cdot 10^{6} \cdot 1,0 \cdot 1,0}{0,6} = 8322\text{Н},(\text{Г}.4)
при этом максимальное напряжение в материале шин, определяемое по формуле (18), равно
\sigma_{max} = \frac{F_{m(ax)}^{3}l}{\lambda W} \eta = \frac{8322 \cdot 1,2}{12 \cdot 3,6 \cdot 10^{- 6}} \cdot 1,1 = 254,3\text{МПа}.(\text{Г}.5)
Поскольку \sigma_{max} = 254,3\text{МПа}>\sigma_{\text{доп}} = 137\text{МПа} , то шины не удовлетворяют условию электродинамической стойкости. Для снижения максимального напряжения в материале шин необходимо уменьшить длину пролета. Наибольшая допустимая длина пролета при \sigma_{\text{доп}} = 137,2\text{МПа} равна
l_{\text{доп}} = l \sqrt{\frac{\sigma_{\text{доп}}}{\sigma_{max}}} = 1,2 \sqrt{\frac{137}{254,3}} = 0,88\text{м}.(\text{Г}.6)
Примем длину пролета равной 0,8 м; в этом случае f_{1} = 491\text{Гц} ; \eta = 1,0 ; F_{m(ax)}^{3} = 5548H и \sigma_{max} = 102,7\text{МПа} , что меньше \sigma_{\text{доп}} = 137\text{МПа} .
Исходя из максимальной нагрузки, действующей на изолятор, F_{m(ax)}^{3} = 5548H принимаем к установке изоляторы типа ИОР-10-16,00 УХЛЗ. Для них согласно формуле (5) допустимая нагрузка составляет F_{\text{доп}} = 0,6F_{\text{разр}} = 0,6 \cdot 16000 = 9600\text{Н} . Выбранные изоляторы удовлетворяют условию электродинамической стойкости
F_{\text{доп}} = 9600H>F_{m(ax)}^{3} = 5548H.(\text{Г}.7)
Таким образом, при уменьшении длины пролета до 0,8 м шинная конструкция отвечает требованиям электродинамической стойкости.
Проверить электродинамическую стойкость трехфазной шинной конструкции в цепи генератора, шины которой состоят из двух элементов корытообразного профиля, при i_{\text{у}(\text{д})}^{3} = 120\text{кА} .
Алюминиевые шины марки АДО сечением 2 x 3435 мм2 расположены в горизонтальной плоскости и имеют следующие параметры: l = 2 м; a = 0,75 м; m_{\text{эл}} = 9,27\text{кг}/\text{м} ; \text{Е } = 7 \cdot 10^{10}\text{Па} ; \sigma_{\text{доп}} = 41\text{МПа} ; \text{а}_{\text{эл}} = 0,2\text{м} ; l_{\text{эл}} = 1\text{м} ; J_{\text{эл}} = 254 \cdot 10^{- 8}\text{м}^{4} ; J = 4220 \cdot 10^{- 8}\text{м}^{4} ; W_{\text{эл}} = 40 \cdot 10^{- 6}\text{м}^{3} ; W = 422 \cdot 10^{- 6}\text{м}^{3} .
Частоты собственных колебаний шины и элемента шины в соответствии с формулами (22) и (25) равны:
f_{1} = \frac{r_{1}^{2}}{2\pi l^{2}} \sqrt{\frac{EJ}{m}} = \frac{4,73^{2}}{2 \cdot 3,14 \cdot 2^{2}} \sqrt{\frac{7 \cdot 10^{10} \cdot 4220 \cdot 10^{- 8}}{2 \cdot 9,27}} = 355,5\text{Гц},(\text{Г}.8)
f_{1\text{эл}} = \frac{r_{1}^{2}}{2\pi l_{\text{эл}}^{2}} \sqrt{\frac{EJ}{m_{\text{эл}}}} = \frac{4,73^{2}}{2 \cdot 3,14 \cdot 1^{2}} \sqrt{\frac{7 \cdot 10^{10} \cdot 254 \cdot 10^{- 8}}{9,27}} = 493,4\text{Гц}.(\text{Г}.9)
Для данной шинной конструкции \eta = 1,0 и \eta_{\text{эл}} = 1,0 (рисунок 5); K_{\text{ф}} = 1,0 (5.1.1); K_{\text{расп}} = 1,0 (таблица 1); \lambda = 12 (таблица 2).
Максимальная сила, обусловленная взаимодействием токов разных фаз, равна
F_{m(ax)}^{3} = \frac{\sqrt{3} \cdot 10^{- 7}}{a} l(i_{\text{у}(\text{д})}^{3})^{2}K_{\text{ф}}K_{\text{расп}} = \frac{\sqrt{3} \cdot 10^{- 7} \cdot 2 \cdot 120^{2} \cdot 10^{6} \cdot 1,0 \cdot 1,0}{0,75} = 6651\text{Н}.(\text{Г}.10)
При этом максимальные напряжения в материале шин, обусловленные соответственно взаимодействием токов разных фаз, определяемые по формуле (18), и токов отдельных элементов проводника одной фазы, определяемые по формуле (24), равны:
\sigma_{\text{ф }max} = \frac{F_{m(ax)}^{3}l}{\lambda W} \eta = \frac{6651 \cdot 2}{12 \cdot 422 \cdot 10^{- 6}} \cdot 1,0 = 2,63\text{МПа};(\text{Г}.11)
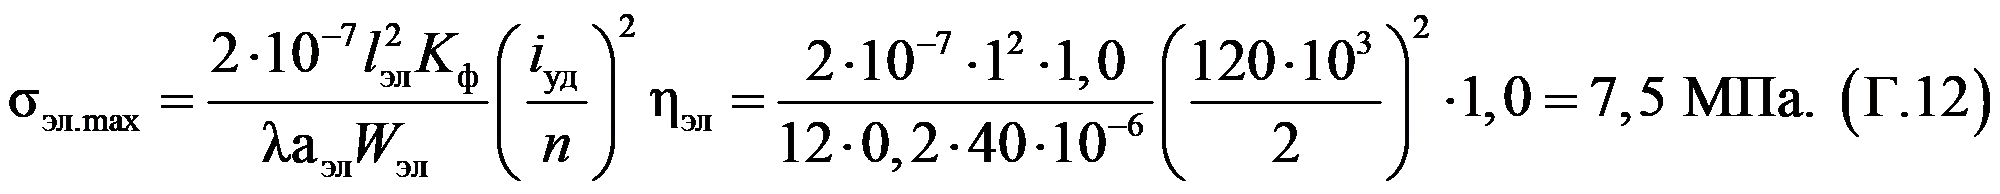
Суммарное напряжение в материале шины
\sigma_{max} = \sigma_{\text{ф }max} + \sigma_{\text{эл}.max} = 2,63 + 7,5 = 10,13\text{МПа}.(\text{Г}.13)
Шины удовлетворяют условию электродинамической стойкости, так как \sigma_{\text{доп}} = 41\text{МПа} , что больше \sigma_{max} = 10,13\text{МПа} .
Исходя из максимальной нагрузки, действующей на изолятор, F_{m(ax)}^{3} = 6651H , принимаем к установке изоляторы типа ИО-10-20,00 УЗ.
Для этих изоляторов F_{\text{разр}} = 20000H , высота h = 0,134 м. Изолятор имеет внутреннее крепление арматуры, поэтому для него H = h + a_{\text{эл}}/2 = 0,134 + 0,2/2 = 0,234\text{м} .
Согласно формуле (8) допустимая нагрузка на изолятор при изгибе равна
F_{\text{доп}.\text{изг}} = NF_{\text{разр}}h/H = 0,6 \cdot 20000 \cdot 0,134/0,234 = 6871,8\text{Н}.(\text{Г}.14)
Выбранные изоляторы удовлетворяют условию электродинамической стойкости
F_{\text{доп}} = 6871,8\text{Н }>F_{m(ax)}^{3} = 6651\text{Н}.(\text{Г}.15)
Таким образом, шинная конструкция в целом отвечает требованиям электродинамической стойкости.
Проверить электродинамическую стойкость шинной конструкции наружной электроустановки напряжением 110 кВ при i_{\text{уд}}^{3} = 50\text{кА} .
Трубчатые шины квадратного сечения выполнены из алюминиевого сплава АД31Т и расположены в одной плоскости. Ширина шины H = 125 мм, ширина окна шины h = 109 мм, погонная масса m = 8,96 кг/м. Длина пролета l = 5 м, расстояние между фазами a = 1 м. Допустимое напряжение в материале шины \sigma_{\text{доп}} = 89\text{МПа} , модуль упругости \text{Е } = 7 \cdot 10^{10}\text{Па} . Изоляторы типа ИОС-110-600 (рисунок 3в) имеют F_{\text{разр}} = 6\text{к}H , высоту \text{Н}_{\text{из}} = 1100\text{мм} , расстояние от центра головки до центра масс шины 80 мм, высоту арматуры нижнего фланца 100 мм, следовательно, для них значения H и h согласно рисунку 3в равны: h = 1100 — 100 = 1000 мм; H = 1100 — 100 + 80 = 1080 мм. Жесткость изолятора \text{С}_{\text{оп}} = 1100\text{кН}/\text{м} , а частота собственных колебаний f_{\text{оп}} = 28\text{Гц} .
Согласно таблице 4 момент инерции и момент сопротивления шины равны:
J = \frac{H^{4} - h^{4}}{12} = \frac{0,125^{4} - 0,109^{4}}{12} = 858,2 \cdot 10^{- 8}\text{м}^{4},(\text{Г}.16)
W = \frac{H^{4} - h^{4}}{6H} = \frac{0,125^{4} - 0,109^{4}}{6 \cdot 0,125} = 137,3 \cdot 10^{- 6}\text{м}^{3}.(\text{Г}.17)
Допустимая нагрузка на изолятор согласно формуле (8) равна
F_{\text{доп}} = 0,6 \cdot 6000 \cdot 1000/1080 = 3333\text{Н}.(\text{Г}.18)
Значения жесткости и частоты колебаний опоры допустимо принять равными жесткости и частоте колебаний изоляторов, так как изоляторы шинной конструкции установлены на весьма жестком основании.
Приведенная масса в соответствии с формулой (31) равна
M = \frac{\text{С}_{\text{оп}}}{(2\pi f_{\text{оп}})^{2}} = \frac{1100 \cdot 10^{3}}{(2 \cdot 3,14 \cdot 28)^{2}} = 35,57\text{кг}.(\text{Г}.19)
Необходимые для определения параметра основной частоты собственных колебаний шины значения величин равны:
\frac{\text{С}_{\text{оп}}l^{3}}{EJ} = \frac{1100 \cdot 10^{3} \cdot 5^{3}}{7 \cdot 10^{10} \cdot 858,2 \cdot 10^{- 8}} = 229;(\text{Г}.20)
\frac{M}{ml} = \frac{35,57}{8,96 \cdot 5} = 0,795.(\text{Г}.21)
По кривым рисунка 6 параметр r_{1} = 3,3 , поэтому
f_{1} = \frac{3,3^{2}}{2 \cdot 3,14 \cdot 5^{2}} \sqrt{\frac{7 \cdot 10^{10} \cdot 858,2 \cdot 10^{- 8}}{8,96}} = 17,96\text{Гц}.(\text{Г}.22)
По кривой рисунка 5 коэффициент динамической нагрузки \eta = 0,9 .
Максимальные нагрузка на изоляторы и напряжение в материале шины в соответствии с формулами (2) и (18) равны:
F_{m(ax)}^{3} = \frac{\sqrt{3} \cdot 10^{- 7}}{a} l(i_{\text{у}(\text{д})}^{3})^{2}K_{\text{ф}}K_{\text{расп}} = \frac{\sqrt{3} \cdot 10^{- 7} \cdot 5 \cdot 50^{2} \cdot 10^{6} \cdot 1,0 \cdot 1,0}{1,0} = 2165\text{Н},(\text{Г}.23)
\sigma_{max} = \frac{F_{m(ax)}^{3}l}{\lambda W} \eta = \frac{2165 \cdot 5}{12 \cdot 137,3 \cdot 10^{- 6}} \cdot 0,9 = 5,88\text{МПа}.(\text{Г}.24)
F_{\text{доп}} = 3333\text{Н }>F_{m(ax)}^{3} = 2165\text{Н}.(\text{Г}.26)
Таким образом, шинная конструкция удовлетворяет условиям динамической стойкости.