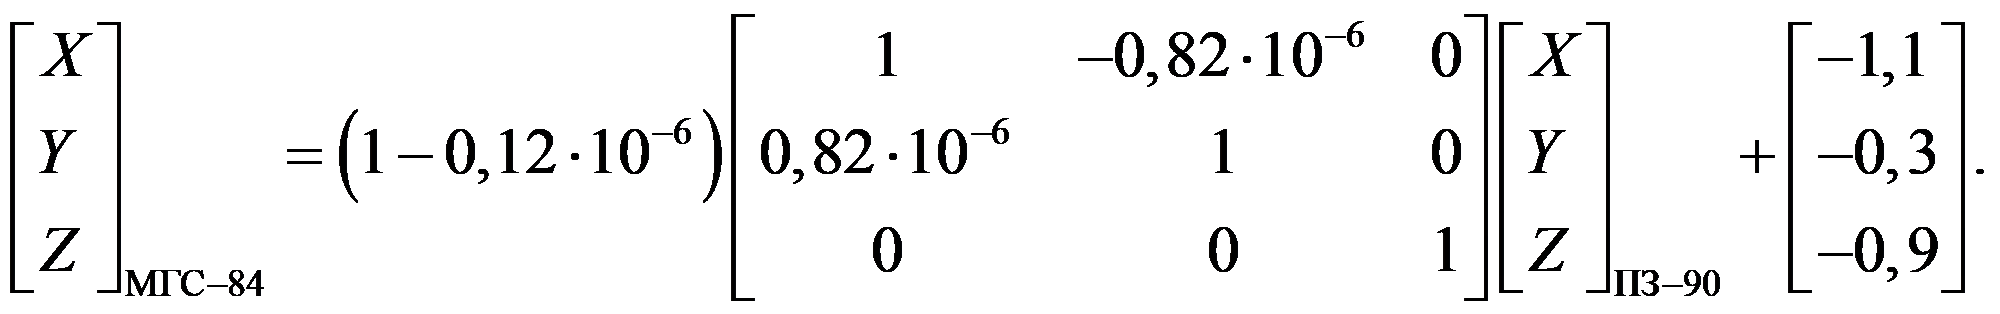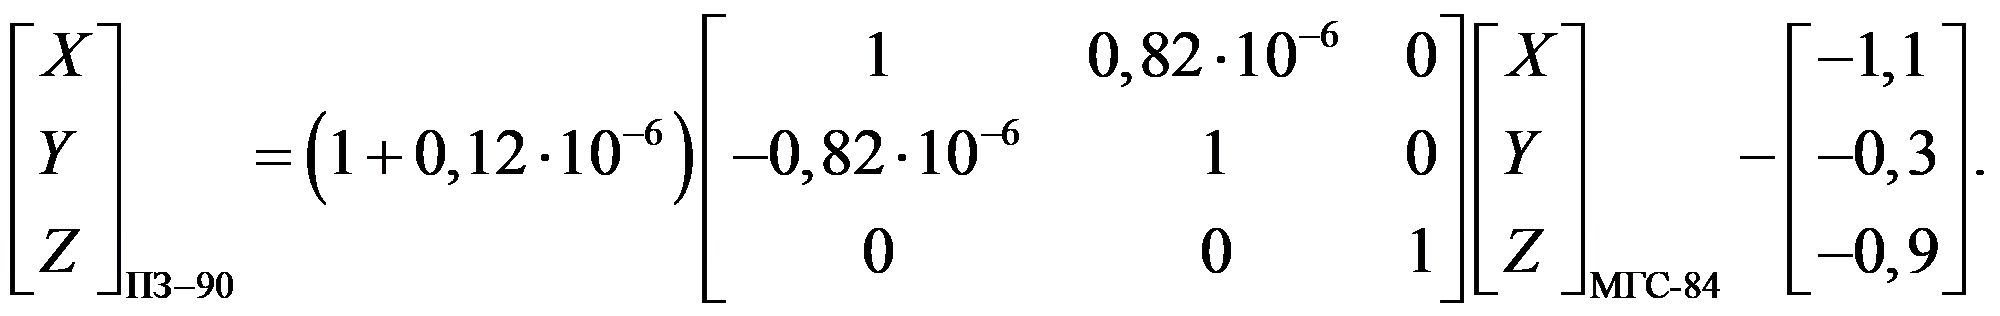ГОСТ Р 51794-2001. Государственный стандарт Российской Федерации. Аппаратура радионавигационная глобальной навигационной спутниковой системы и глобальной системы позиционирования. Системы координат. Методы преобразований координат определяемых точек
(принят и введен в действие Постановлением Госстандарта России от 09.08.2001 № 327-ст)
Внимание
Документ утратил силу с 1 сентября 2009 года в связи с изданием Приказа Ростехрегулирования от 18.12.2008 № 609-ст. Взамен введен в действие ГОСТ Р 51794-2008. Документ утратил силу с 1 сентября 2009 года в связи с изданием Приказа Ростехрегулирования от 18.12.2008 № 609-ст. Взамен введен в действие ГОСТ Р 51794-2008.
ИСТОРИЯ ИЗМЕНЕНИЙ НОРМАТИВНО-ТЕХНИЧЕСКИХ АКТОВ
flowchart LR
  n0["ГОСТ Р 51794-2001"]:::rst
  click n0 "https://bukva.ai/docs/gost-r-51794-2001" "ГОСТ Р 51794-2001. Государственный стандарт Российской Федерации. Аппаратура радионавигационная глобальной навигационной спутниковой системы и глобальной системы... (принят и введе"
  n1["ГОСТ Р 51794-2008"]:::rst
  click n1 "https://bukva.ai/docs/gost-r-51794-2008" "ГОСТ Р 51794-2008. Национальный стандарт Российской Федерации. Глобальные навигационные спутниковые системы. Системы координат. Методы преобразований координат определяемых... (утв"
  n2["ГОСТ 32453-2013"]:::rst
  click n2 "https://bukva.ai/docs/gost-32453-2013" "ГОСТ 32453-2013. Межгосударственный стандарт. Глобальная навигационная спутниковая система. Системы координат. Методы преобразований координат определяемых точек (введен в действие"
  n3["ГОСТ 32453-2017"]:::doc
  click n3 "https://bukva.ai/docs/normativy-gn-2-1-5-963a-00" "ГОСТ 32453-2017. Межгосударственный стандарт. Глобальная навигационная спутниковая система. Системы координат. Методы преобразований координат определяемых точек (введен в действие"
  n0 --> n1
  n1 --> n2
  n2 --> n3
classDef rst fill:#FFEBEB,stroke:#8B0000,color:#000;
classDef doc fill:#EBFFEB,stroke:#006400,color:#000;
classDef notEnt fill:#FFFFEB,stroke:#FF8C00,color:#000;
от 9 августа 2001 г. № 327-ст
ГОСУДАРСТВЕННЫЙ СТАНДАРТ РОССИЙСКОЙ ФЕДЕРАЦИИ
АППАРАТУРА РАДИОНАВИГАЦИОННАЯ ГЛОБАЛЬНОЙ НАВИГАЦИОННОЙ СПУТНИКОВОЙ СИСТЕМЫ И ГЛОБАЛЬНОЙ СИСТЕМЫ ПОЗИЦИОНИРОВАНИЯ
МЕТОДЫ ПРЕОБРАЗОВАНИЙ КООРДИНАТ ОПРЕДЕЛЯЕМЫХ ТОЧЕК
Radionavigational equipment of global navigation satellite system and global position system. Coordinate systems. Methods of transformations for determinated points coordinates
1 июля 2002 года
Предисловие
1. Разработан 29-м Научно-исследовательским институтом Министерства обороны Российской Федерации.
Внесен Техническим комитетом № 363 «Радионавигация».
2. Принят и введен в действие Постановлением Госстандарта России от 9 августа 2001 г. № 327-ст.
1. ОБЛАСТЬ ПРИМЕНЕНИЯ
Настоящий стандарт устанавливает: системы координат, входящие в состав систем геодезических параметров «Параметры Земли», «Мировая геодезическая система» и координатной основы Российской Федерации; методы преобразований координат и их приращений из одной системы в другую, а также порядок использования численных значений элементов трансформирования систем координат при выполнении геодезических, навигационных, картографических работ с использованием аппаратуры потребителей радионавигационных систем ГЛОНАСС и ГСП.
2. ОПРЕДЕЛЕНИЯ И СОКРАЩЕНИЯ
2.1 В настоящем стандарте применяют следующие термины с соответствующими определениями:
2.1.1. Большая полуось эллипсоида: параметр, характеризующий размер эллипсоида.
2.1.2 Сжатие эллипсоида: параметр, характеризующий фигуру эллипсоида.
2.1.3. Элементы трансформирования систем координат: параметры, с помощью которых выполняется преобразование координат из одной системы в другую.
2.2 В настоящем стандарте применяют следующие сокращения:
ПЗ — система геодезических параметров «Параметры Земли»;
МГС — система геодезических параметров «Мировая геодезическая система»;
КНС — космическая навигационная система;
ГЛОНАСС — глобальная навигационная спутниковая система;
ГСП — глобальная система позиционирования;
ГГС — государственная геодезическая сеть;
ГПЗ — гравитационное поле Земли;
X, Y, Z — оси пространственной прямоугольной системы координат;
a_{\text{ПЗ}} — большая полуось общеземного эллипсоида в системе ПЗ;
a_{\text{МГС}} — большая полуось общеземного эллипсоида в системе МГС;
a_{\text{Кр}} — большая полуось эллипсоида Красовского;
\alpha_{\text{ПЗ}} — сжатие общеземного эллипсоида в системе ПЗ;
\alpha_{\text{МГС}} — сжатие общеземного эллипсоида в системе МГС;
\alpha_{\text{Кр}} — сжатие эллипсоида Красовского.
3. СИСТЕМЫ КООРДИНАТ
3.1 Система геодезических параметров «Параметры Земли»
Система ПЗ включает в себя: фундаментальные геодезические постоянные, параметры ОЗЭ, систему координат ПЗ, закрепляемую координатами пунктов космической геодезической сети, характеристики модели ГПЗ и элементы трансформирования между системой координат ПЗ и национальными референцными системами России, приведенные в Приложении А.
Теоретическое определение системы координат ПЗ основывается на следующих положениях:
а) начало системы координат расположено в центре масс Земли;
б) ось Z направлена в Международное условное начало;
в) ось X лежит в плоскости начального астрономического меридиана, установленного Международным бюро времени;
г) ось Y дополняет систему до правой.
Положения точек в системе ПЗ могут быть получены в виде пространственных прямоугольных или геодезических координат.
Геодезические координаты относятся к ОЗЭ, размеры которого определяются значениями большой полуоси a_{\text{ПЗ}} = 6378136\text{м} и сжатия \alpha_{\text{ПЗ}} = 1/298,25784 .
Центр ОЗЭ совпадает с началом системы координат ПЗ, ось вращения эллипсоида — с осью Z, а плоскость начального меридиана — с плоскостью XOZ.
3.2 Система геодезических параметров «Мировая Геодезическая Система»
Система параметров МГС включает в себя: фундаментальные геодезические постоянные, систему координат МГС, закрепляемую координатами пунктов космической геодезической сети, параметры ОЗЭ, характеристики модели ГПЗ, элементы трансформирования между геоцентрической системой координат МГС и различными национальными системами координат.
Численные значения элементов трансформирования между системой координат ПЗ и системой координат МГС, а также порядок использования элементов трансформирования приведены в Приложении Б.
Теоретическое определение системы координат МГС основывается на положениях, аналогичных определению системы координат ПЗ, приведенных в 3.1.
Положения точек в системе МГС могут быть получены в виде пространственных прямоугольных или геодезических координат.
Геодезические координаты относятся к ОЗЭ, размеры которого определяются значениями большой полуоси a_{\text{МГС}} = 6378137\text{м} и сжатия \alpha_{\text{МГС}} = 1/298,257223563 .
Центр эллипсоида совпадает с началом системы координат МГС, ось вращения эллипсоида совпадает с осью Z, а плоскость начального меридиана — с плоскостью XOZ.
3.3 Координатная основа Российской Федерации
Координатная основа Российской Федерации представлена референцной системой координат, реализованной в виде ГГС, закрепляющей систему координат на территории страны, и государственной нивелирной сети, распространяющей на всю территорию страны систему нормальных высот (Балтийская система), исходным началом которой является нуль Кронштадтского футштока.
Положения определяемых точек относительно координатной основы могут быть получены в виде пространственных прямоугольных или геодезических координат либо в виде плоских прямоугольных координат и высот.
За отсчетную поверхность в референцной системе координат РФ принят эллипсоид Красовского с большой полуосью a_{\text{Кр}} = 6378245\text{м} и сжатием \alpha_{\text{Кр}} = 1/298,3 .
Центр эллипсоида Красовского совпадает с началом референцной системы координат, ось вращения эллипсоида параллельна оси вращения Земли, а плоскость нулевого меридиана определяет положение начала счета долгот.
4. МЕТОДЫ ПРЕОБРАЗОВАНИЙ КООРДИНАТ ОПРЕДЕЛЯЕМЫХ ТОЧЕК
4.1 Преобразование прямоугольных пространственных координат в геодезические и обратно
Преобразование прямоугольных пространственных координат в геодезические осуществляют по формулам:
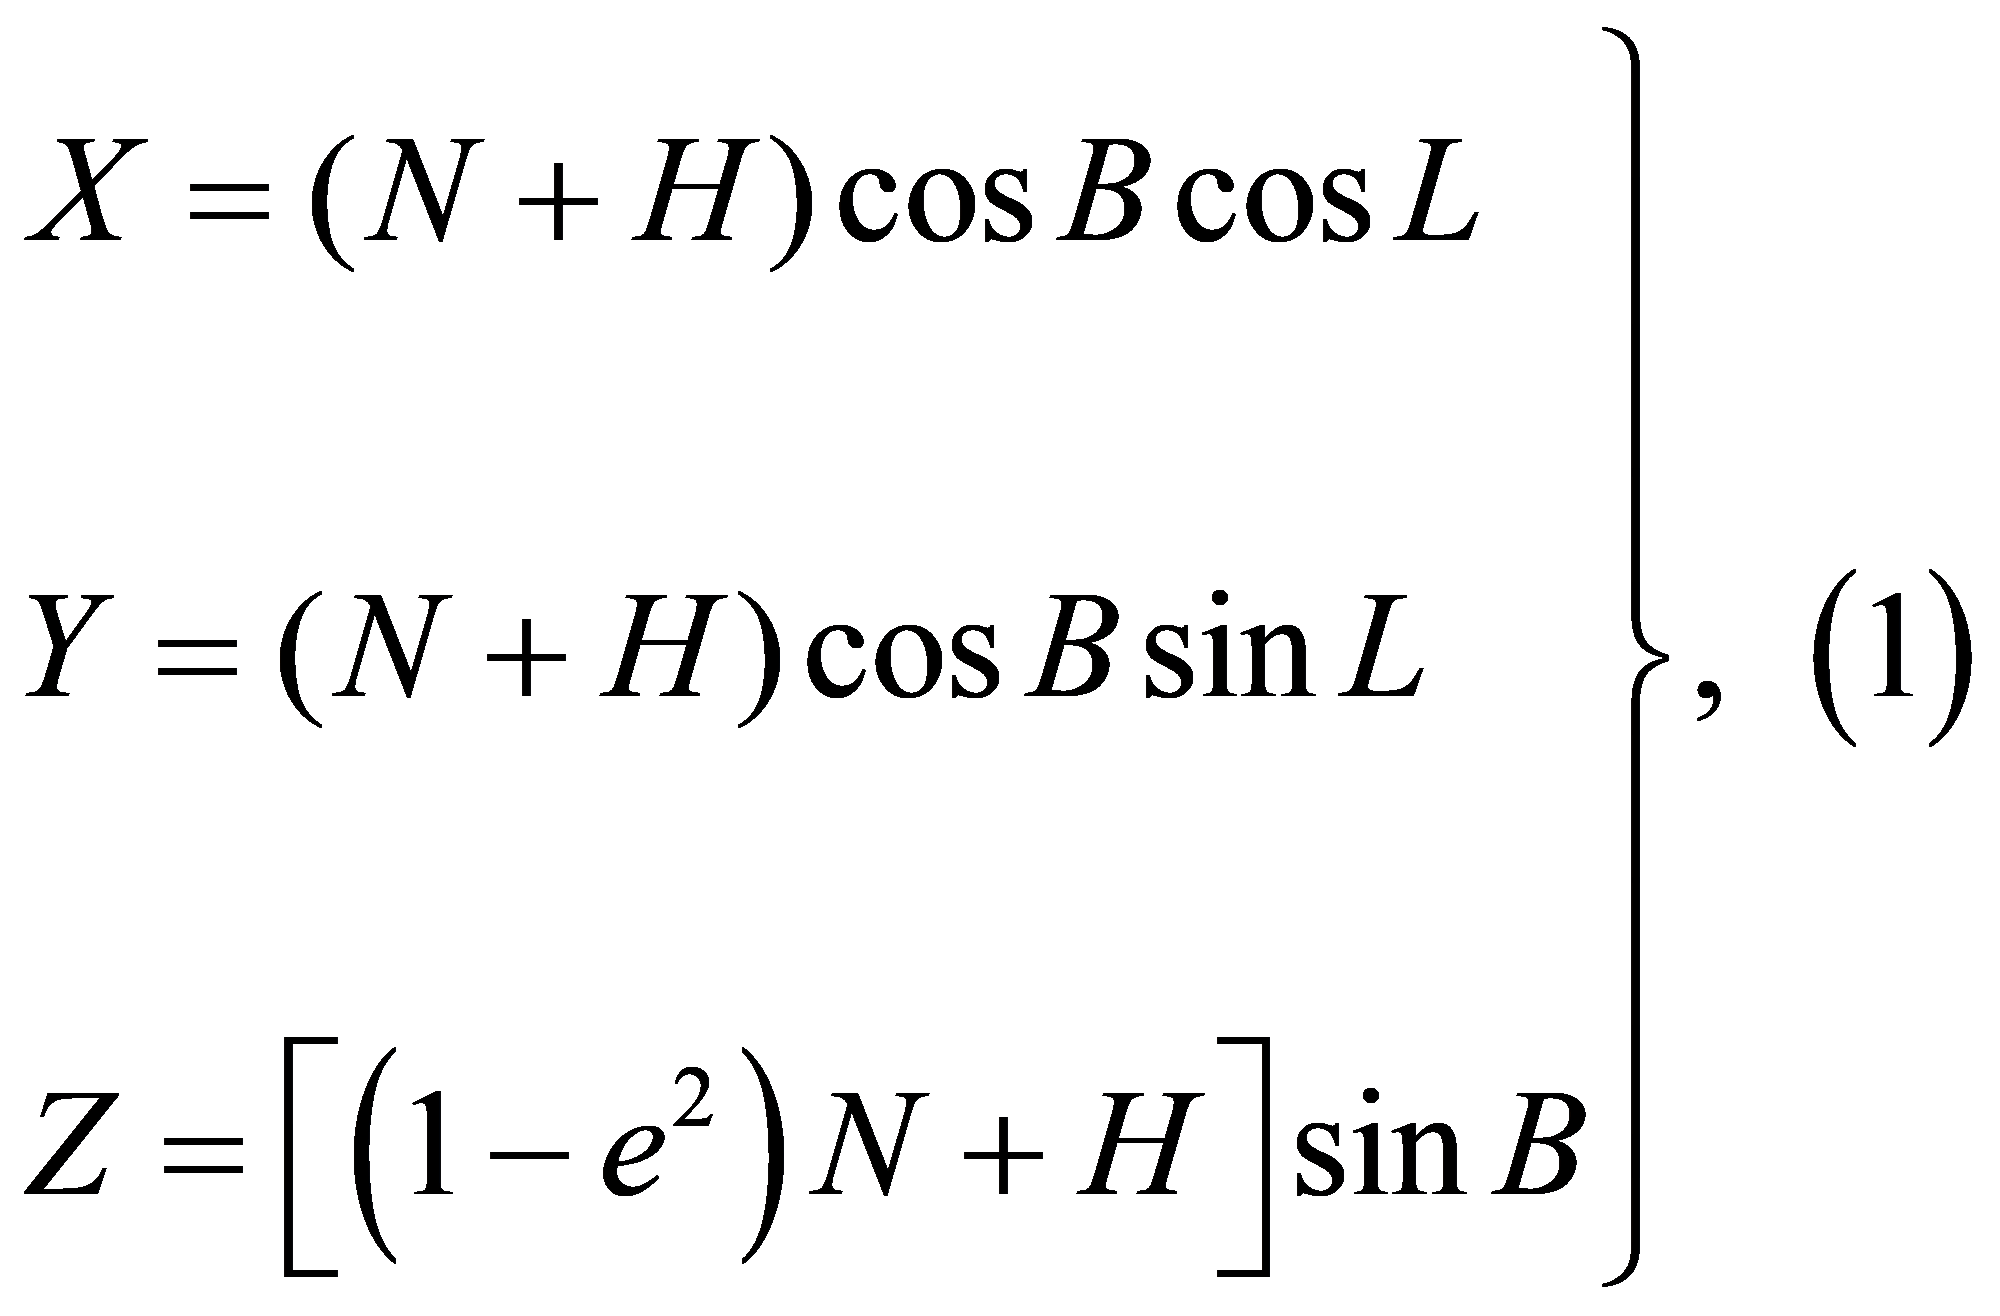
где X, Y, Z — прямоугольные координаты точки;
B, L, H — геодезические координаты точки (соответственно, широта и долгота, рад, и высота, м);
N — радиус кривизны первого вертикала, м;
e — эксцентриситет эллипсоида.
Значения радиуса кривизны первого вертикала и квадрата эксцентриситета эллипсоида вычисляют, соответственно, по формулам:
e^{2} = 2\alpha - \alpha^{2},(3)
где a — большая полуось эллипсоида, м;
Для преобразования пространственных прямоугольных координат в геодезические необходимо проведение итераций при вычислении геодезической широты и геодезической высоты.
Для этого используют следующий алгоритм:
H = ZsinB - a \sqrt{1 - e^{2}sin^{2}B} ;(6)
L_{a} = arcsin(\frac{Y}{D});(7)
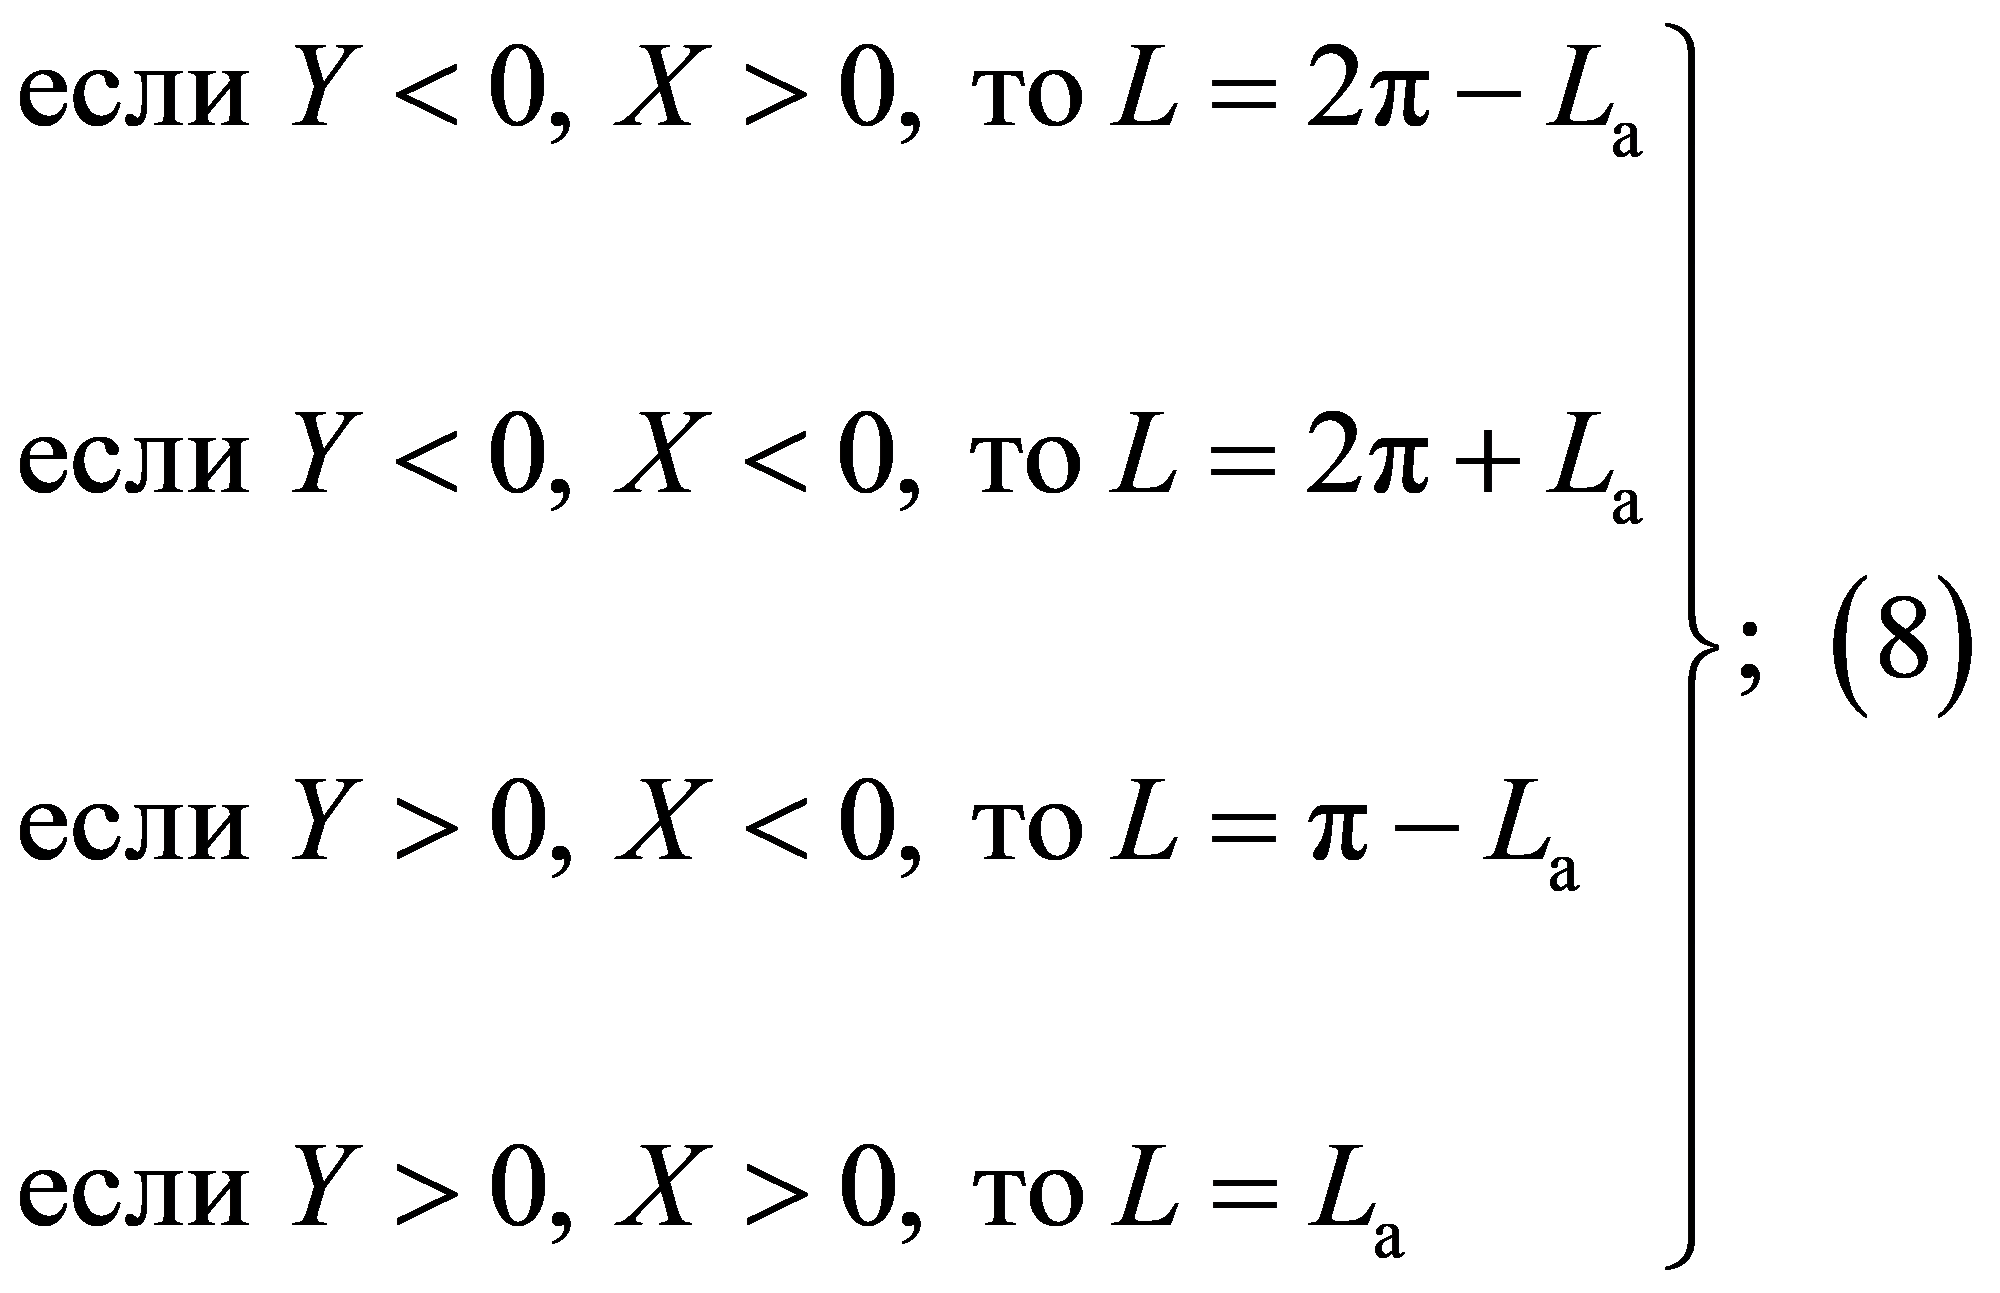
б) во всех других случаях вычисления выполняют следующим образом:
если модуль разности d, определяемый по формуле (16), меньше установленного значения, то
H = DcosB + ZsinB - a \sqrt{1 - e^{2}sin^{2}B} .(18)
Если модуль разности d равен или больше установленного значения, то
и вычисления повторяют, начиная с формулы (14).
При преобразованиях координат в качестве допуска прекращения итеративного процесса принимают значение 0,0001». В этом случае погрешность вычисления геодезической высоты не превышает 0,003 м.
4.2 Преобразование координат
Пользователям КНС ГЛОНАСС и ГСП необходимо выполнять преобразования координат из ПЗ в систему МГС и обратно, а также из ПЗ и МГС в референцную систему координат Российской Федерации. Указанные преобразования координат выполняют, используя семь элементов трансформирования, точность которых определяет точность преобразований.
Элементы трансформирования между системами координат ПЗ и МГС приведены в Приложении Б.
Преобразование координат из системы МГС в координаты референцной системы Российской Федерации осуществляют последовательным преобразованием координат сначала в систему ПЗ, а затем — в координаты референцной системы.
Преобразование пространственных прямоугольных координат выполняют по формуле
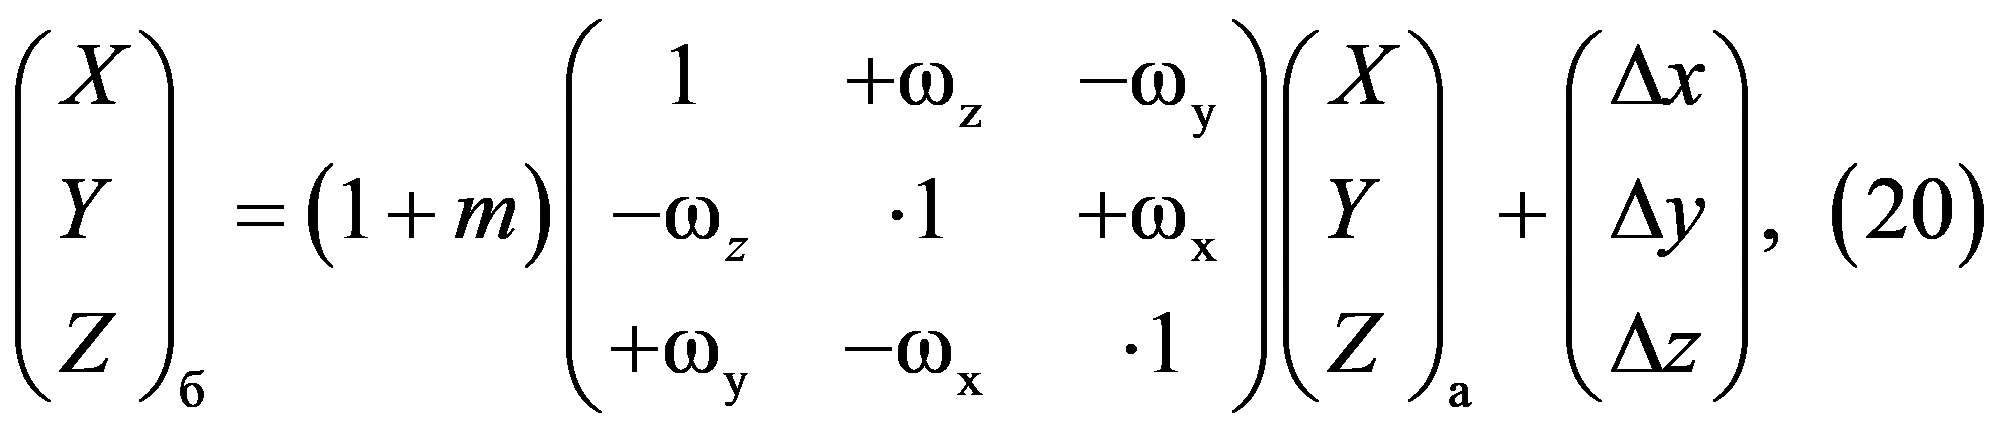
где \Delta x , \Delta y , \Delta z — линейные элементы трансформирования, м;
\omega_{x} , \omega_{y} , \omega_{z} — угловые элементы трансформирования, рад;
m — дифференциальное различие масштабов систем координат;
Обратное преобразование прямоугольных координат выполняют по формуле
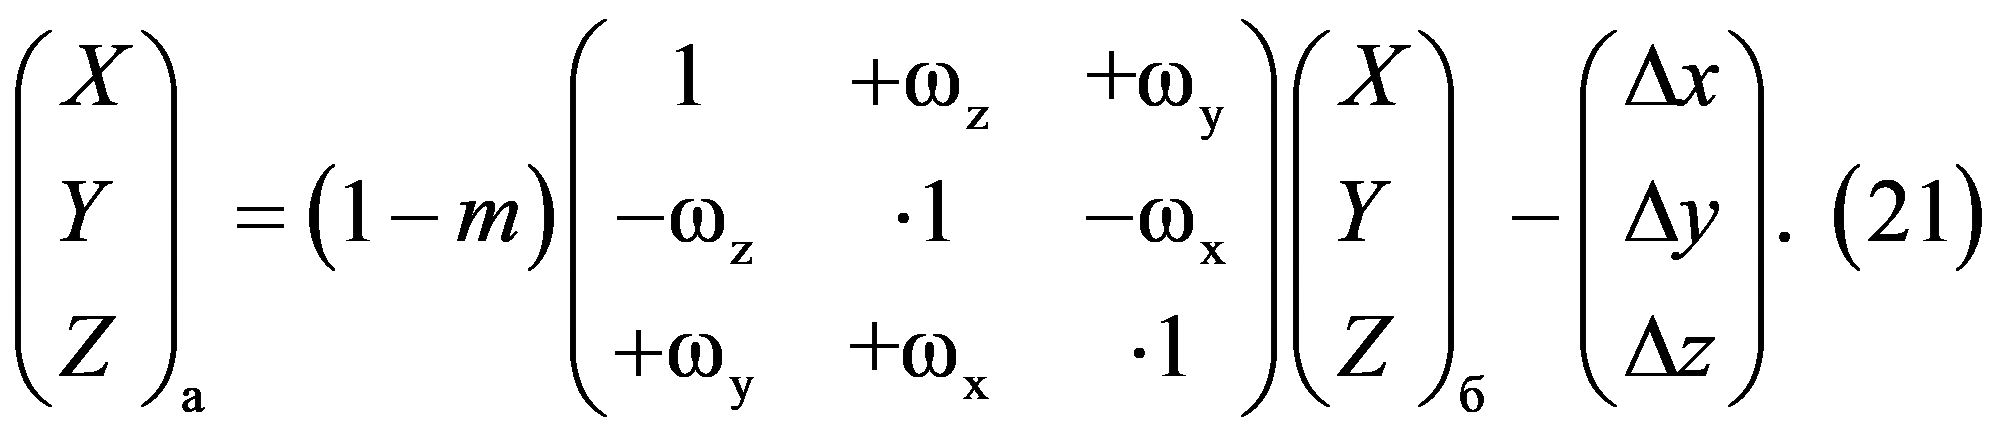
Прямое и обратное перевычисление геодезических координат выполняют по формулам:
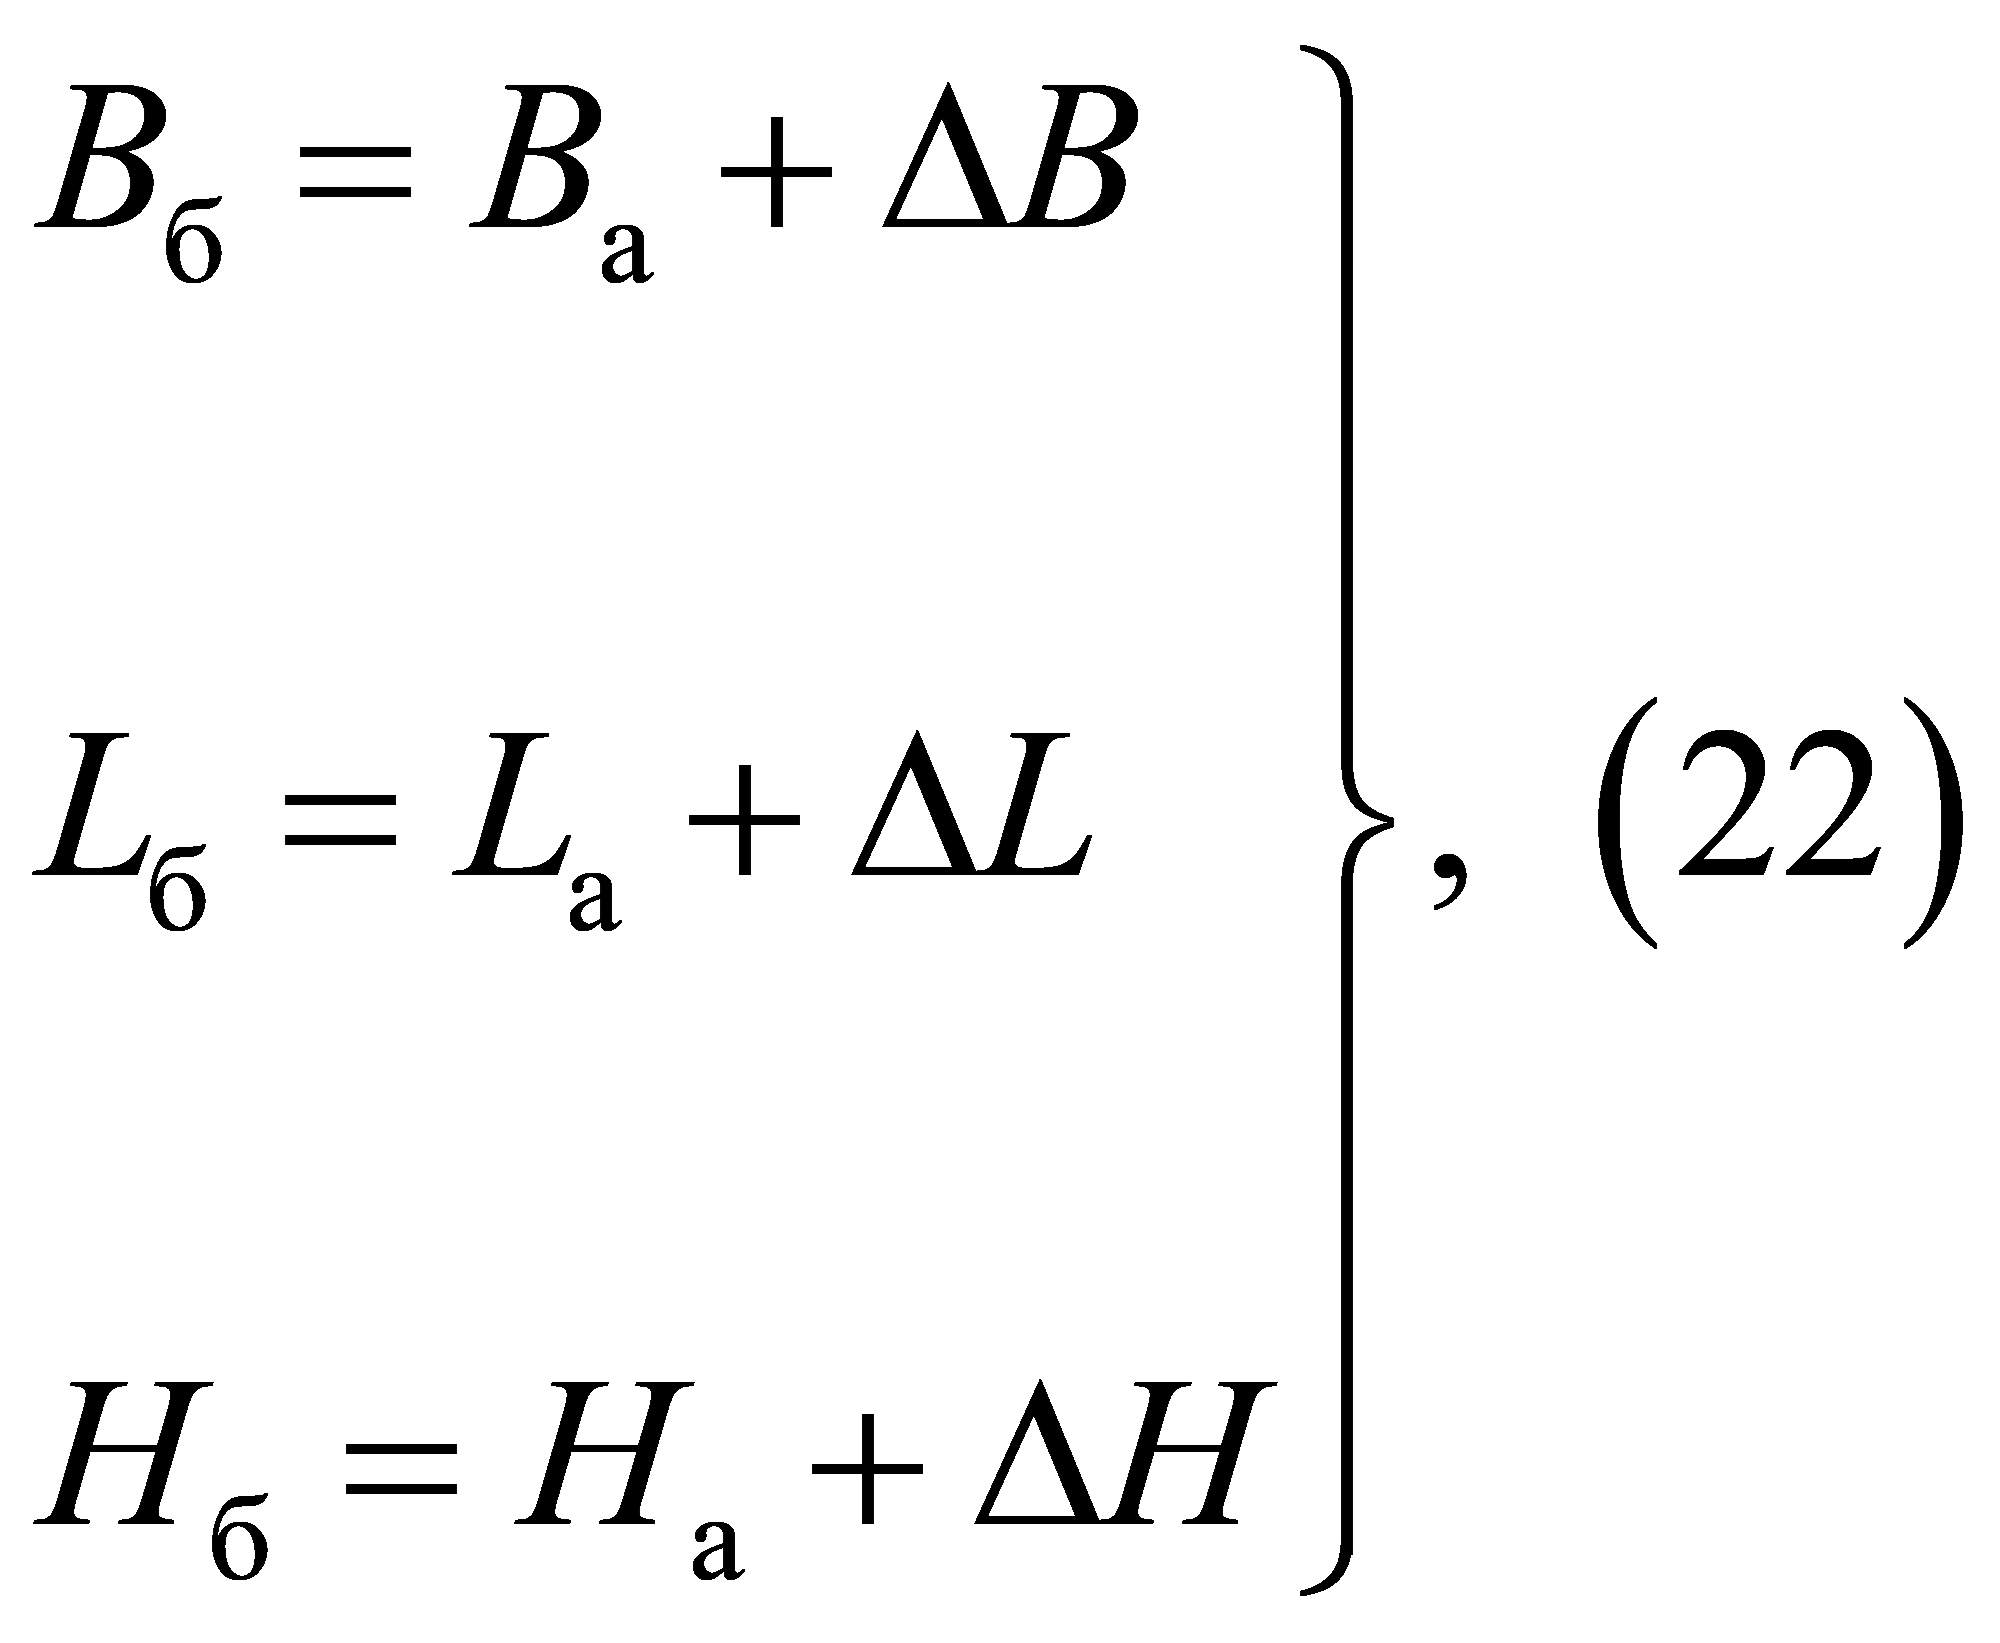
где B, L, H — геодезические широта и долгота, выраженные в единицах плоского угла, и высота, м;
\Delta B , \Delta L , \Delta H — поправки к геодезическим координатам точки;
Поправки к геодезическим координатам определяют по следующим формулам:
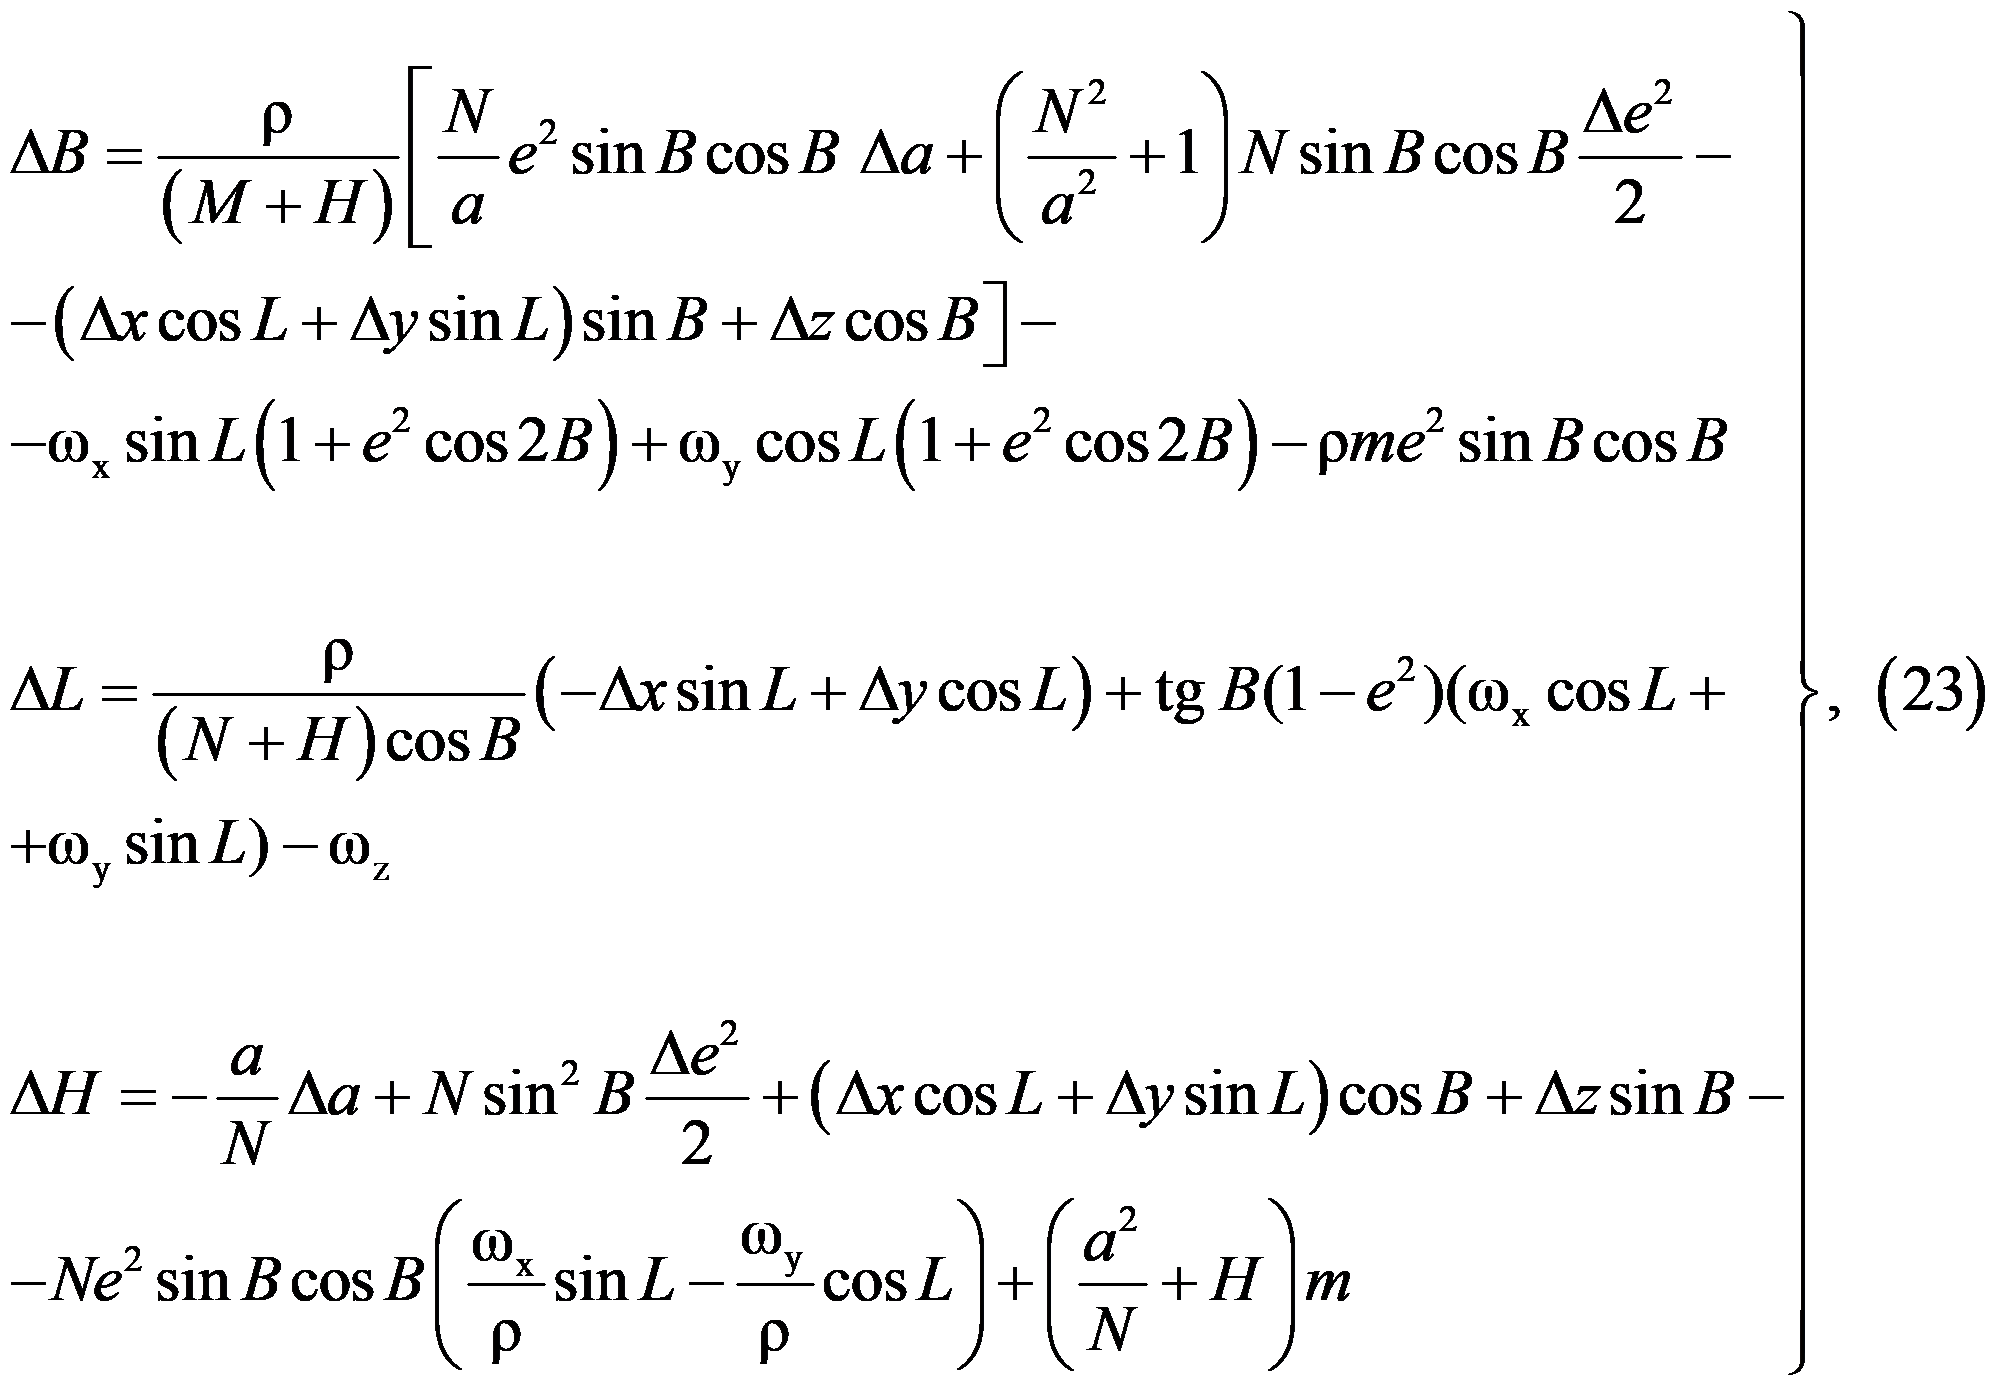
где \Delta B , \Delta L , \Delta H — поправки к геодезическим широте, долготе, ...», и поправка к высоте, м;
B, L, H — геодезические широта, долгота, рад, и высота, м;
\Delta x , \Delta y , \Delta z — линейные элементы трансформирования системы координат а относительно системы координат б, м;
\omega_{x} , \omega_{y} , \omega_{z} — угловые элементы трансформирования системы координат а относительно системы координат б, ...»;
m — дифференциальное различие масштабов систем координат б и а;
\Delta a = a_{\text{б}} - a_{\text{а}} ;
\Delta e^{2} = e_{\text{б}}^{2} - e_{\text{а}}^{2} ;
М — радиус кривизны меридианного сечения (\text{М } = a(1 - e^{2})(1 - e^{2}sin^{2}B)^{-}^{\frac{3}{2}}) ;
N — радиус кривизны первого вертикала (N = a(1 - e^{2}sin^{2}B)^{-}^{\frac{1}{2}}) ;
a_{\text{б}} , a_{\text{а}} — большие полуоси эллипсоидов в системах координат б и а, соответственно;
e_{\text{б}}^{2} , e_{\text{а}}^{2} — квадраты эксцентриситетов эллипсоидов в системах координат б и а, соответственно;
\rho — число угловых секунд в 1 радиане (\rho = 206264,8062\prime\prime) .
При преобразовании из системы а в систему б используют значения геодезических координат в системе а, а при обратном переходе — в системе б.
Формулы (23) обеспечивают вычисление поправок к геодезическим координатам с погрешностью, не превышающей 0,3 м (в линейной мере), а для достижения погрешности не более 0,001 м выполняют вторую итерацию, то есть учитывают значения поправок к геодезическим координатам по формулам (22) и повторно выполняют вычисления по формулам (23). При этом
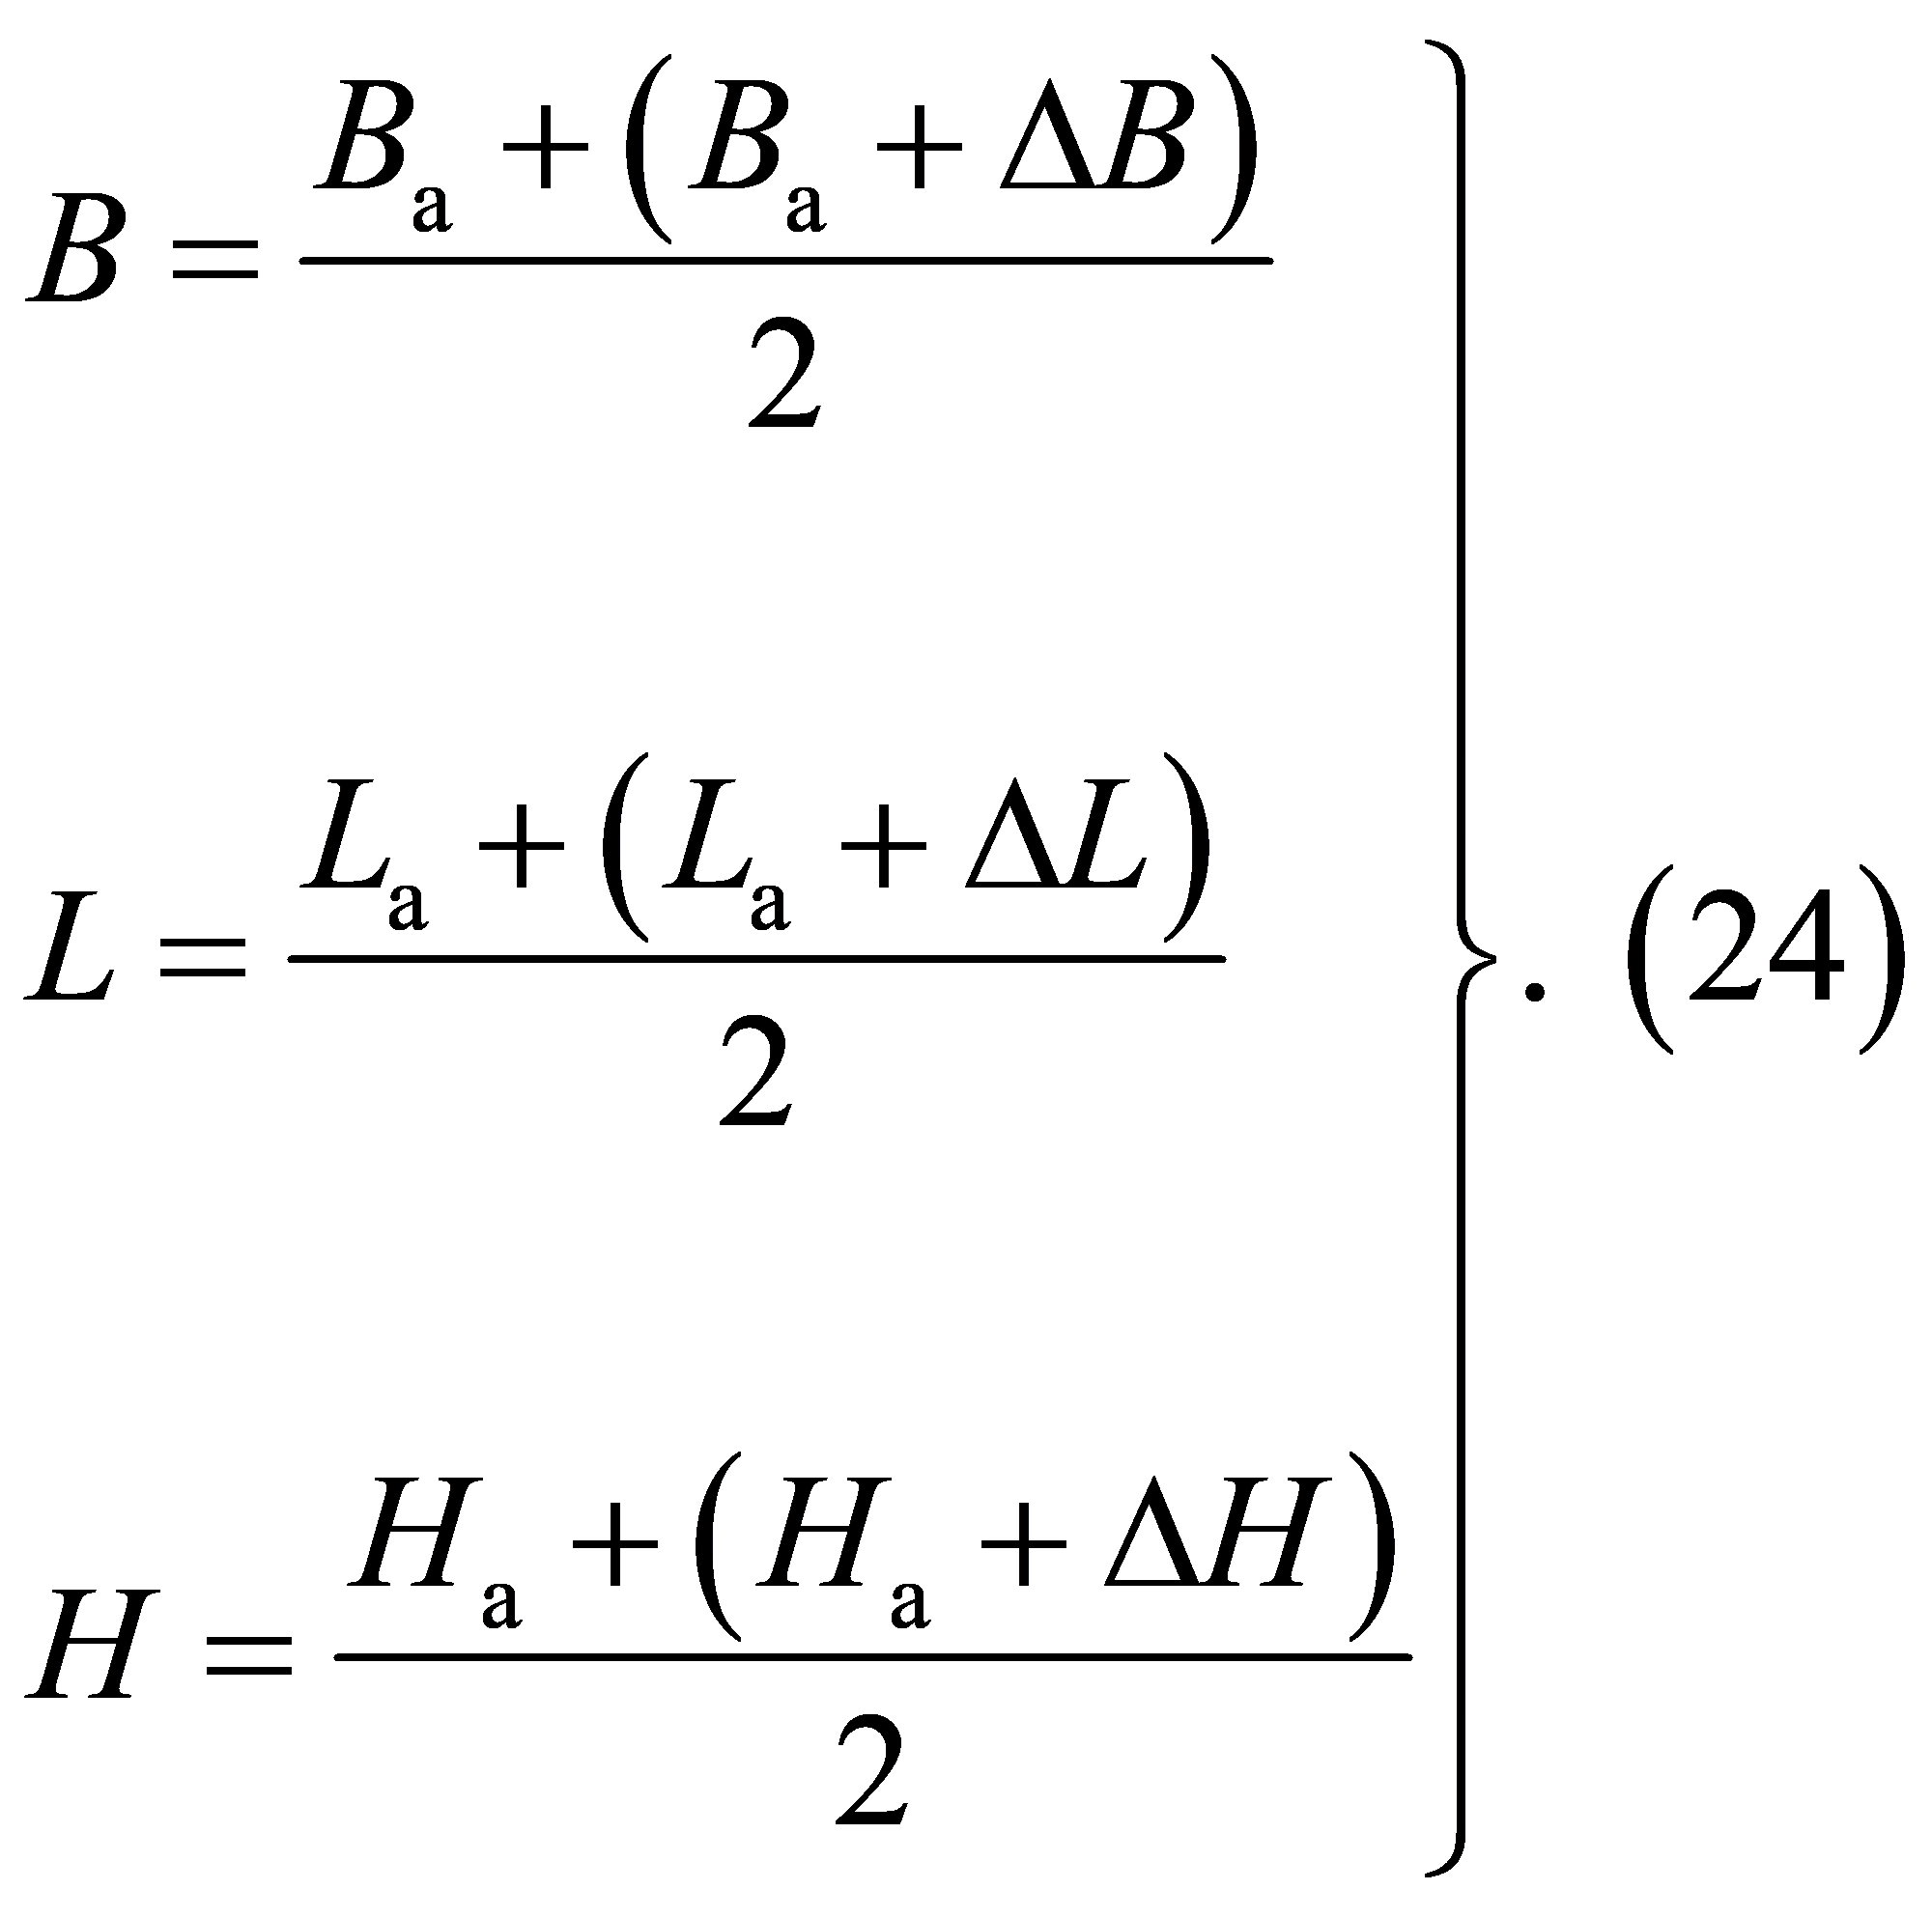
4.3 Преобразование геодезических координат в плоские прямоугольные координаты и обратно
Для получения плоских прямоугольных координат в принятой на территории Российской Федерации проекции Гаусса — Крюгера используют геодезические координаты на эллипсоиде Красовского.
Преобразование геодезических координат из систем ПЗ и МГС в геодезические координаты на эллипсоиде Красовского осуществляют по формулам (22), (23). Плоские прямоугольные координаты с погрешностью не более 0,001 м вычисляют по формулам:
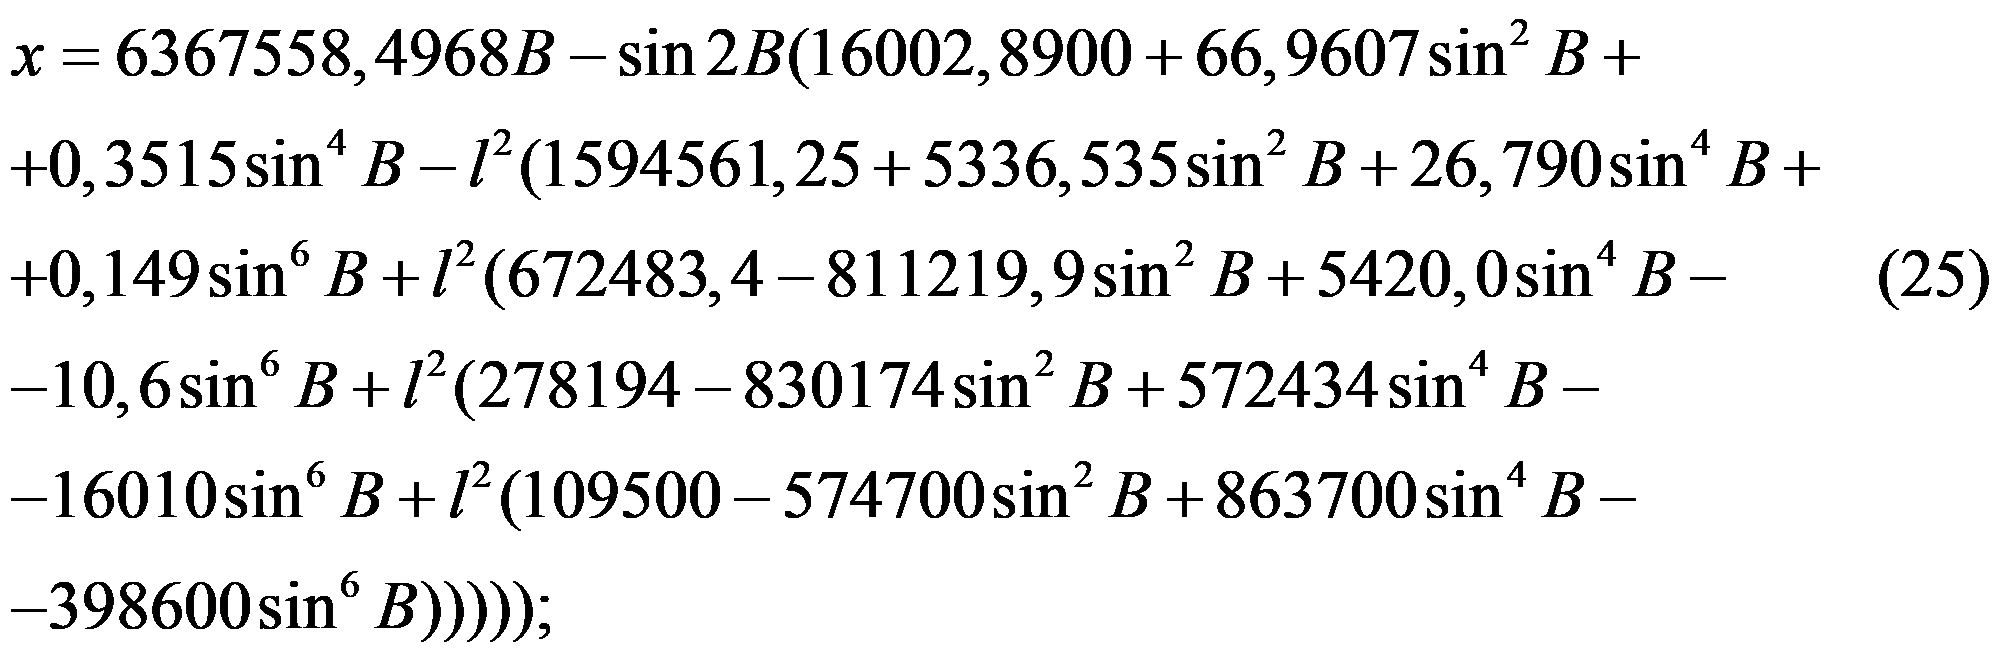
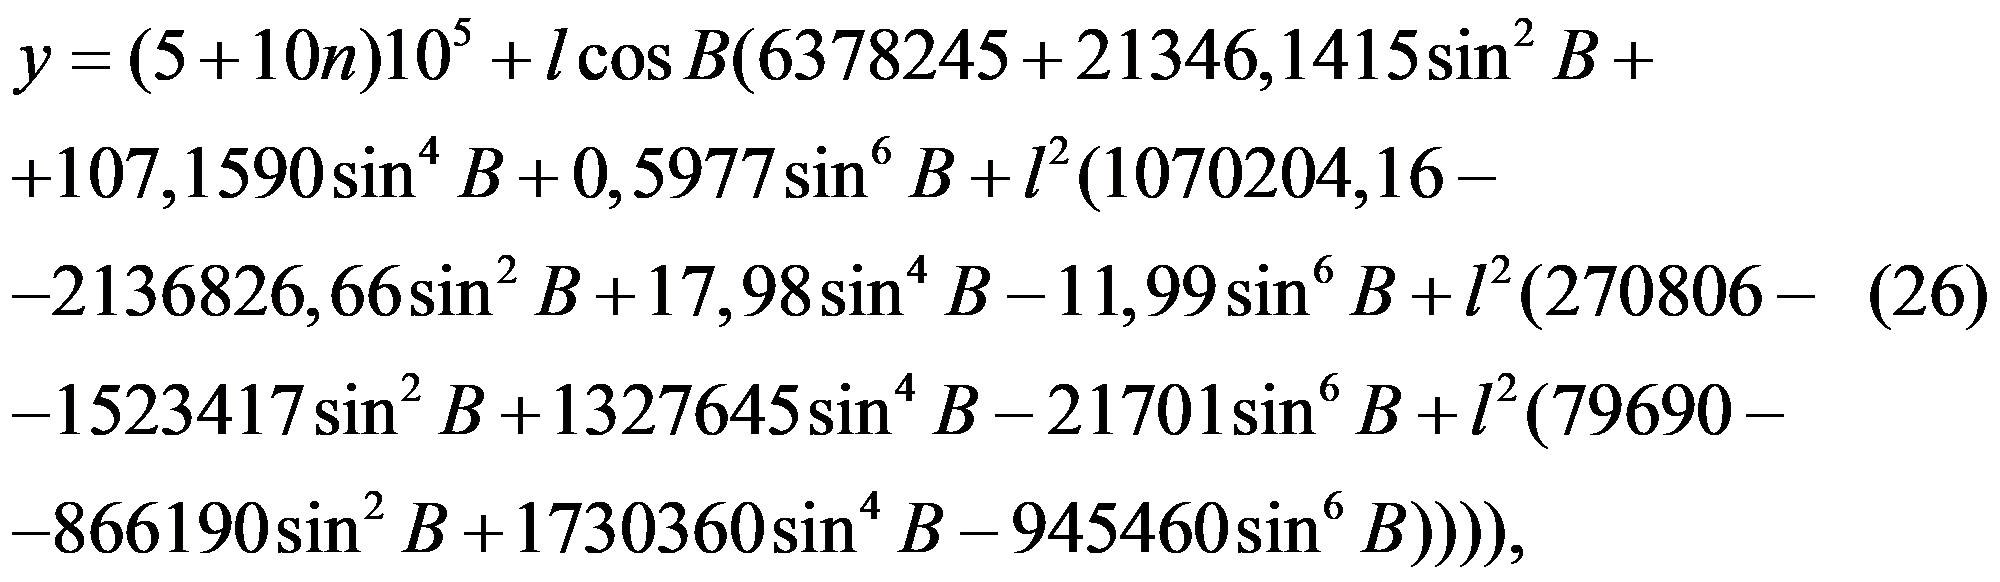
где x, y — плоские прямоугольные координаты определяемой точки в проекции Гаусса — Крюгера, м;
B — геодезическая широта определяемой точки, рад;
l — расстояние от определяемой точки до осевого меридиана зоны, рад, вычисляемое по формуле
l = {L — [3 + 6 (n — 1)]} / 57,29577951; (27)
L — геодезическая долгота определяемой точки, ... °;
n — номер шестиградусной зоны в проекции Гаусса — Крюгера, вычисляемый по формуле
E [...] — целая часть выражения, заключенного в квадратные скобки.
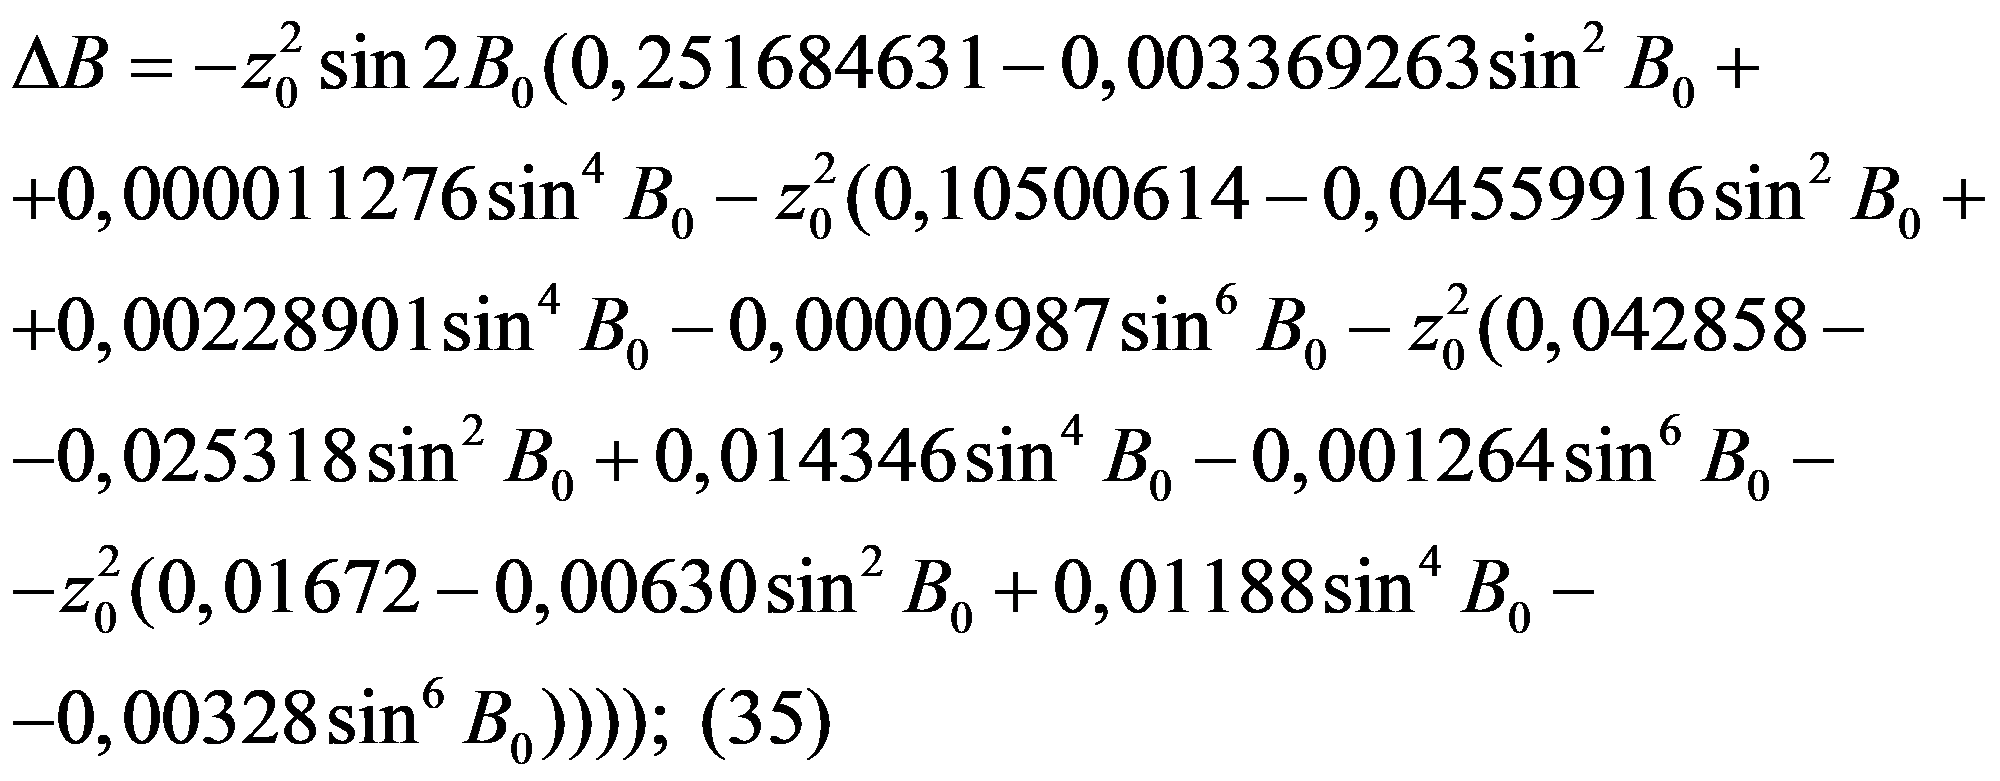
Преобразование прямоугольных координат проекции Гаусса — Крюгера на эллипсоиде Красовского в геодезические координаты осуществляют по формулам:
L = 6 (n — 0,5) / 57,29577951 + l, (30)
где B, L — геодезические широта и долгота определяемой точки, рад;
B_{0} — геодезическая широта точки, абсцисса которой равна абсциссе x определяемой точки, а ордината равна нулю, рад;
n — целая часть числа, вычисляемого по формуле
E [...] — целая часть выражения, стоящего в квадратных скобках;
y — ордината определяемой точки в проекции Гаусса — Крюгера, м;
\beta — вспомогательная величина, вычисляемая по формуле
x — абсцисса определяемой точки в проекции Гаусса — Крюгера, м;
z_{0} — вспомогательная величина, вычисляемая по формуле
z_{0} = (y - (10n + 5)10^{5})/6378245cosB_{0}.(33)
Далее вычисления геодезических координат определяемой точки выполняют по следующим формулам:
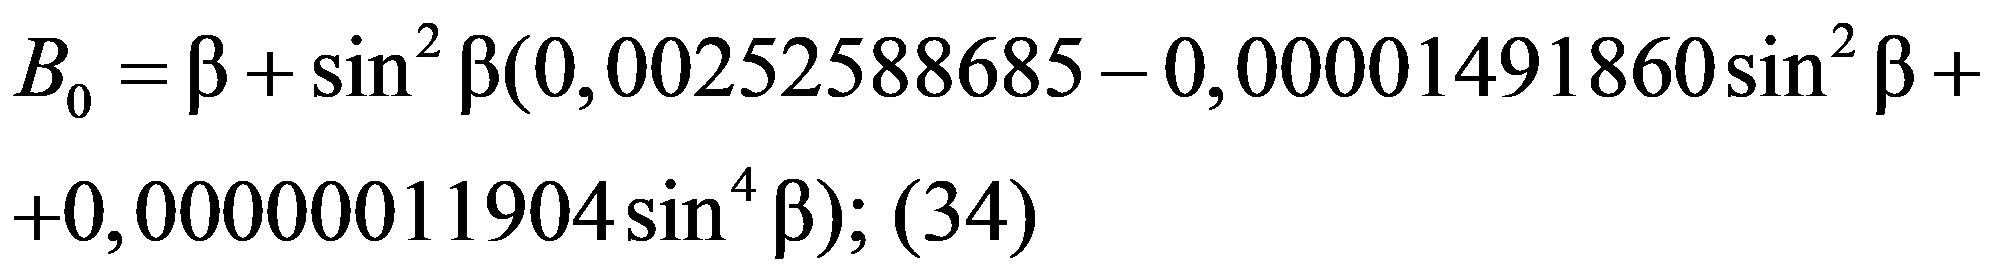
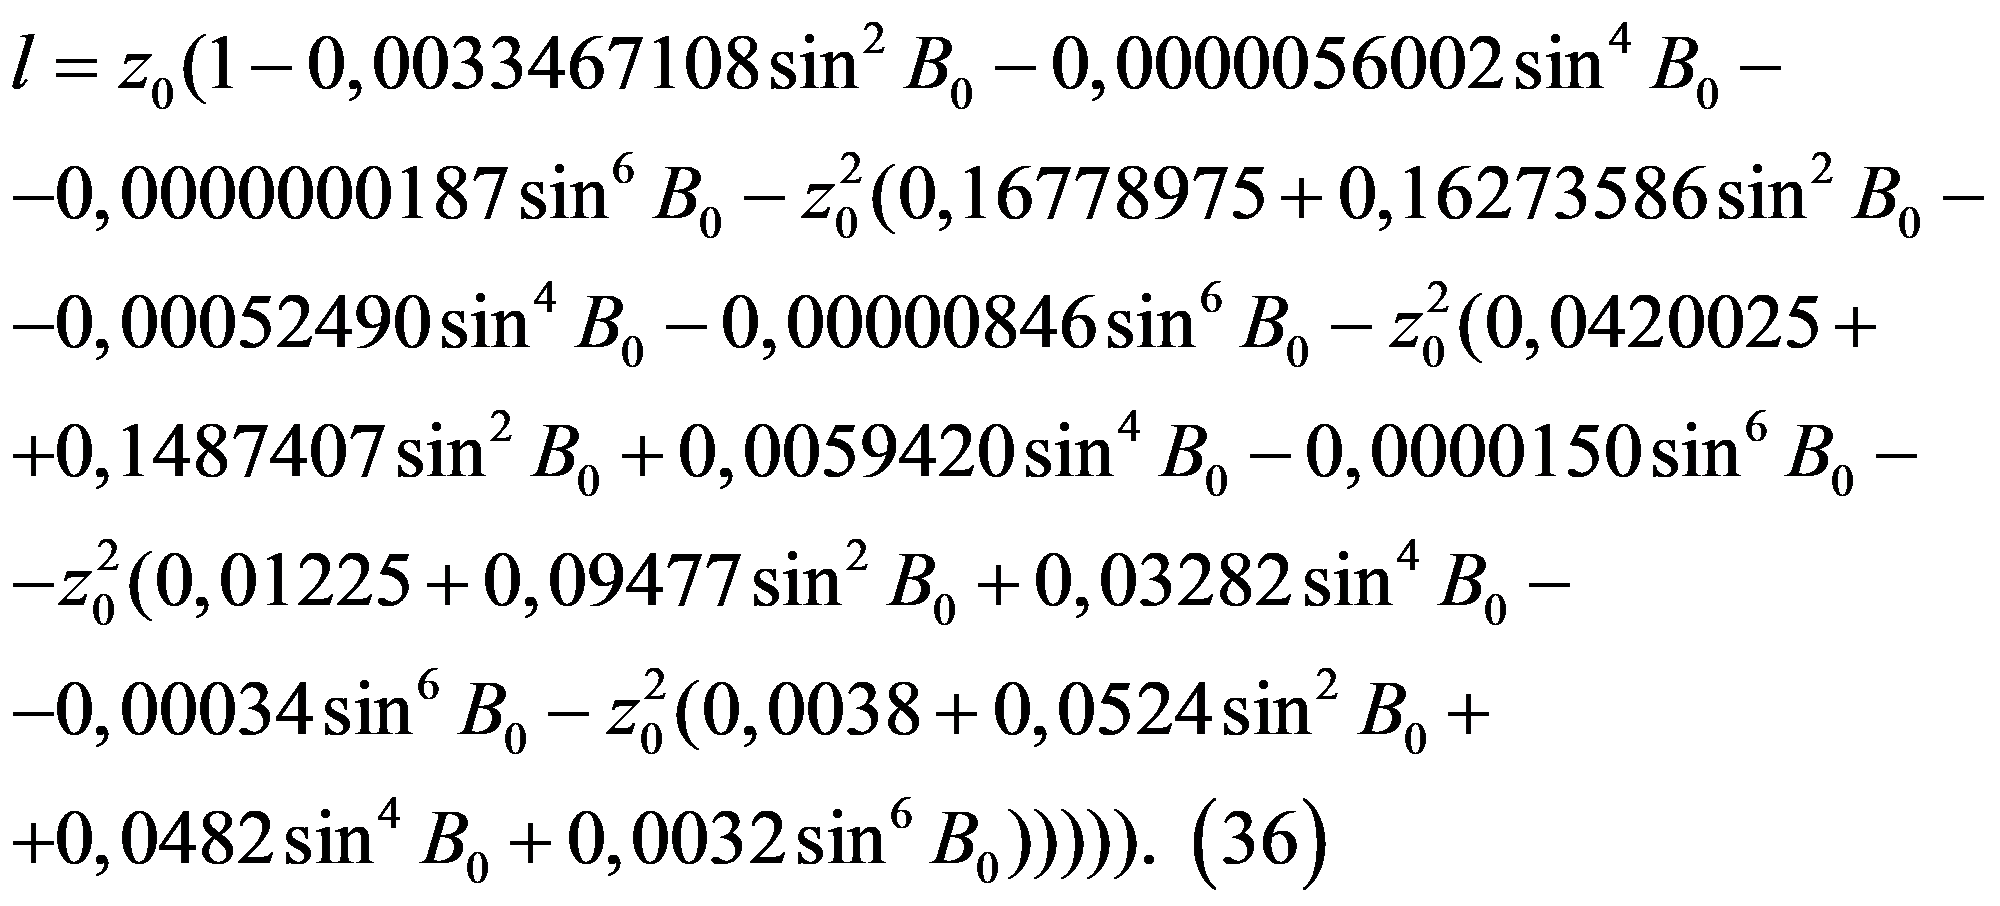
4.4 Преобразование приращений координат из системы в систему
Преобразование приращений пространственных координат из системы координат а в систему б осуществляют по формуле
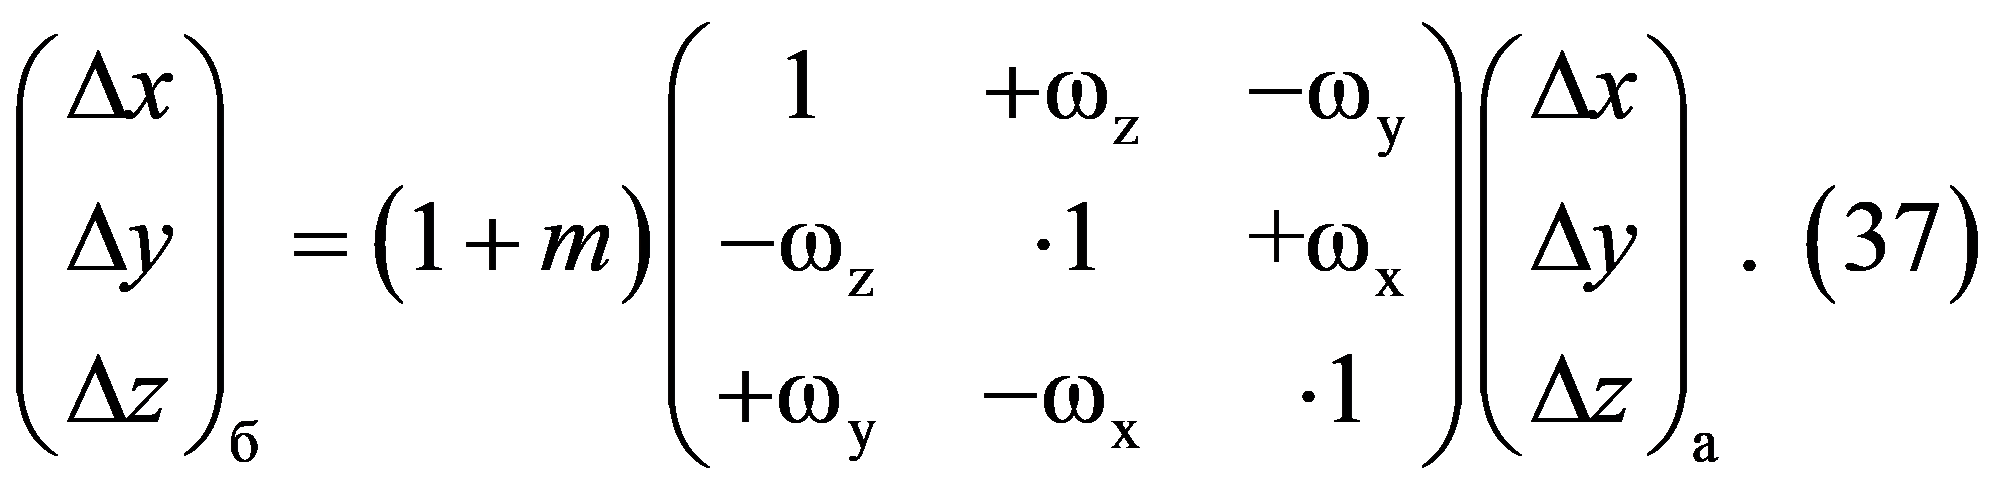
Обратное преобразование приращений пространственных координат из системы б в систему а выполняют по формуле
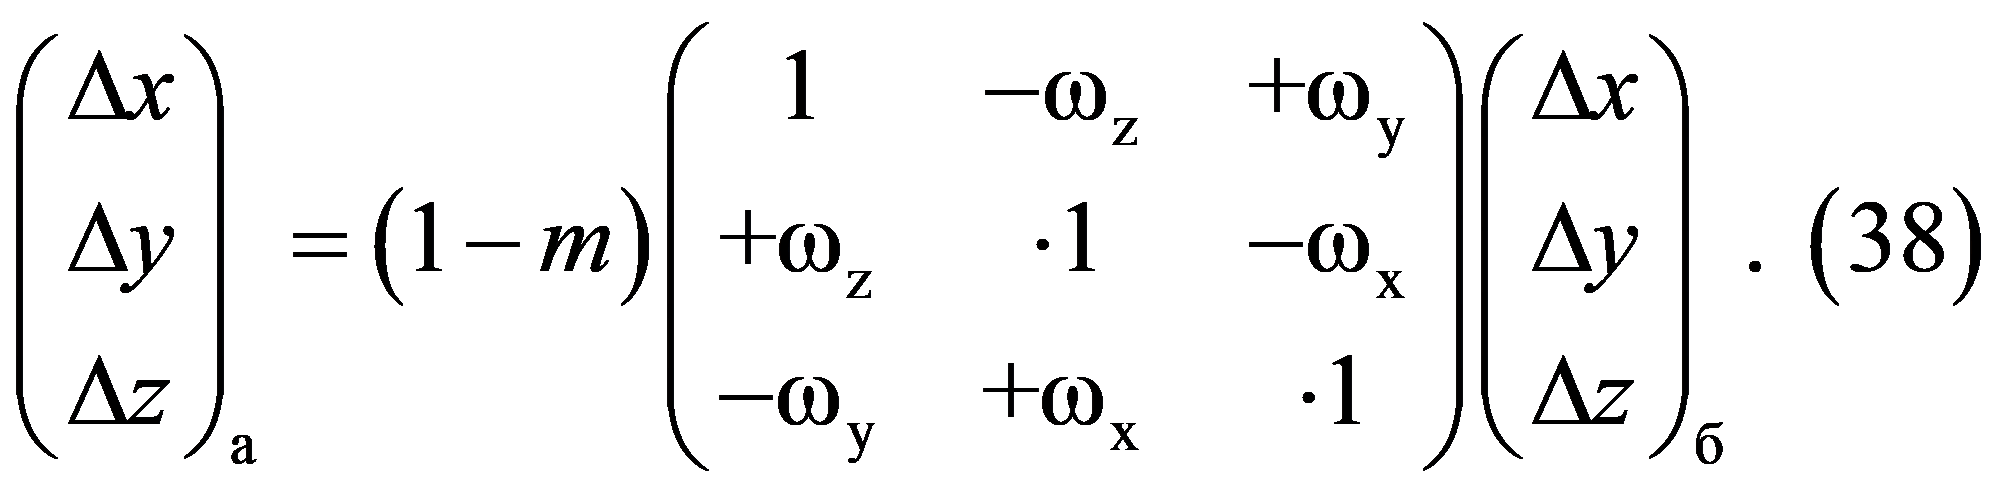
В формулах (37) и (38) угловые элементы трансформирования \omega_{x} , \omega_{y} , \omega_{z} выражены в радианах.
4.5 Связь между различными системами высот
Геодезическая и нормальная высоты связаны соотношением:
где H — геодезическая высота определяемой точки, м;
H\gamma — нормальная высота определяемой точки, м;
\zeta — высота квазигеоида в определяемой точке, м.
Высоты квазигеоида над отсчетным эллипсоидом систем геодезических параметров ПЗ и МГС вычисляют по моделям ГПЗ, являющимся составной частью систем геодезических параметров.
Высоты квазигеоида над ОЗЭ и эллипсоидом Красовского связаны соотношением
\zeta_{\text{ОЗЭ}} = \zeta_{\text{Кр}} + \Delta H,(40)
где \zeta_{\text{ОЗЭ}} — высота квазигеоида над ОЗЭ, м;
\zeta_{\text{Кр}} — высота квазигеоида над эллипсоидом Красовского, м;
\Delta H — поправка к геодезической высоте, м, вычисляемая по формуле (23).
(обязательное)
ЭЛЕМЕНТЫ ТРАНСФОРМИРОВАНИЯ МЕЖДУ СИСТЕМОЙ КООРДИНАТ ПЗ
И НАЦИОНАЛЬНЫМИ РЕФЕРЕНЦНЫМИ СИСТЕМАМИ РОССИИ
Преобразование координат из референцной Системы координат 1942 года в систему ПЗ-90
\Delta x = ( + 25 \pm 2)\text{м};\omega_{x} = 0,00\prime\prime \pm 0,1\prime\prime ;
\Delta y = ( - 141 \pm 2)\text{м};\omega_{y} = - 0,35\prime\prime \pm 0,1\prime\prime ;
\Delta z = ( - 80 \pm 3)\text{м};\omega_{z} = - 0,66\prime\prime \pm 0,1\prime\prime ;
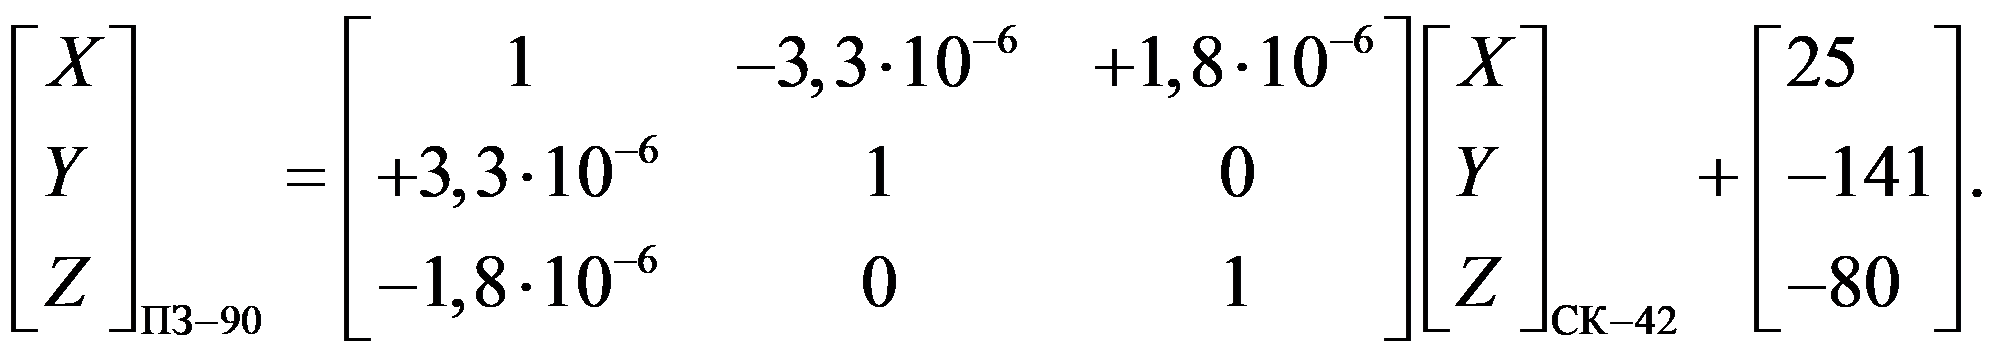
Преобразование координат из системы координат ПЗ-90 в референцную Систему координат 1942 года
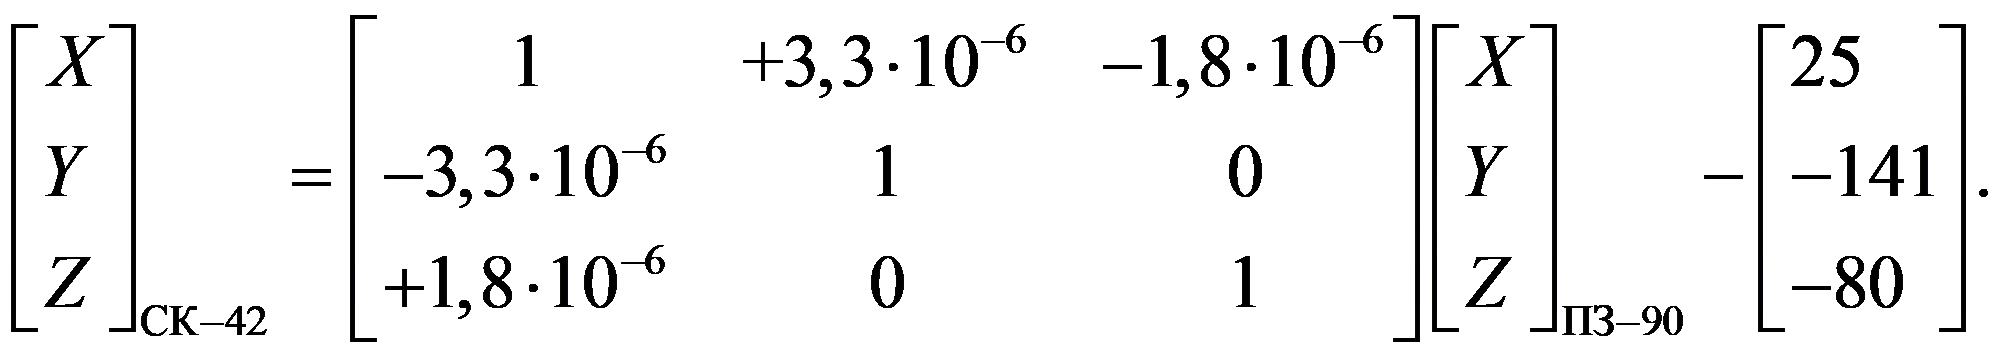
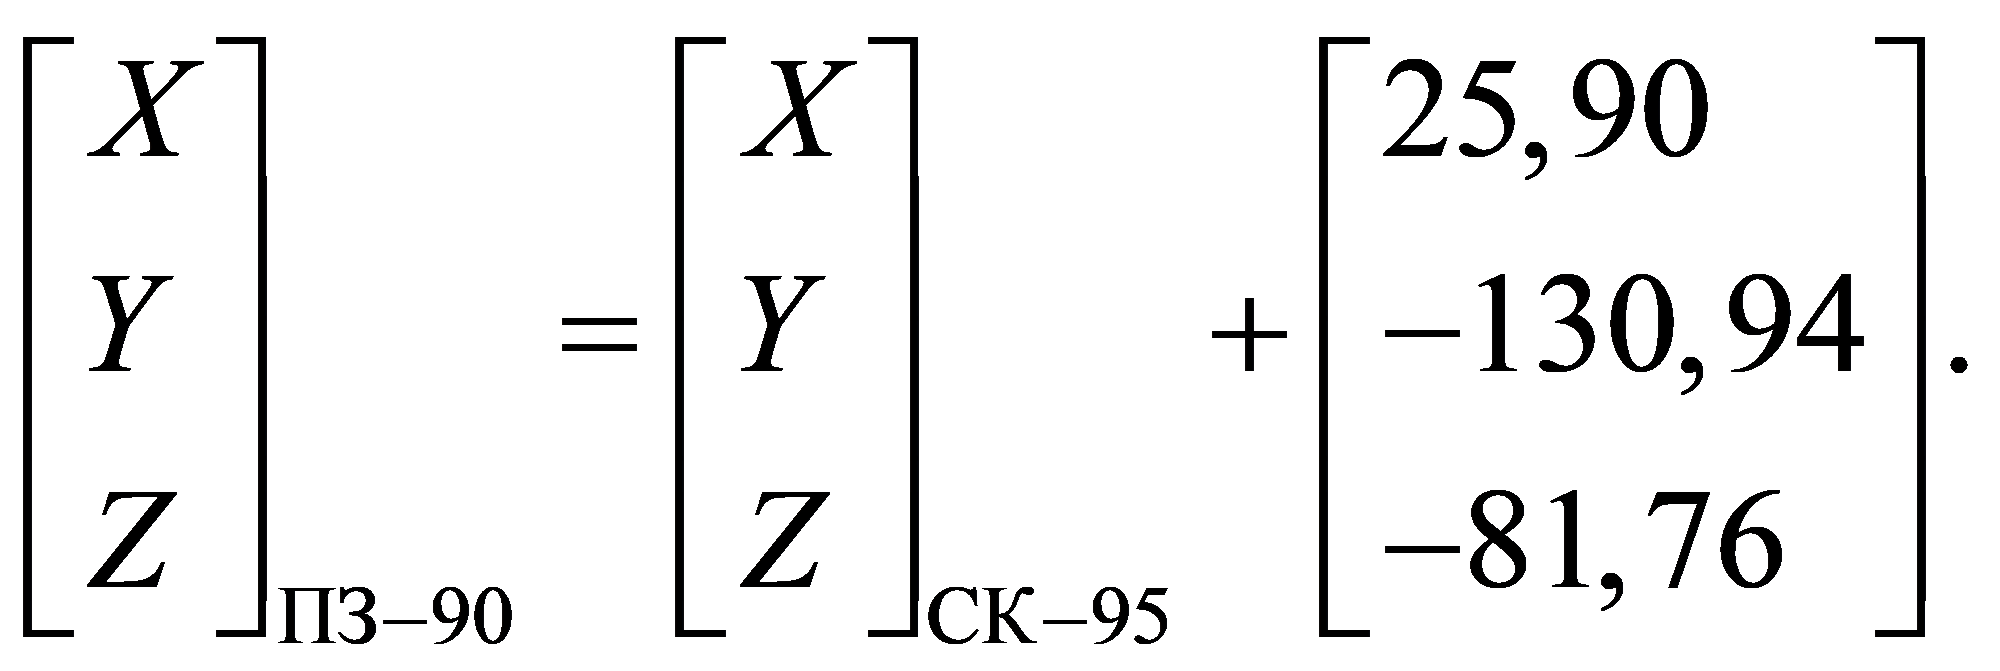
Преобразование координат из референцной Системы координат 1995 года в систему ПЗ-90
Преобразование координат из системы координат ПЗ-90 в референцную Систему координат 1995 года
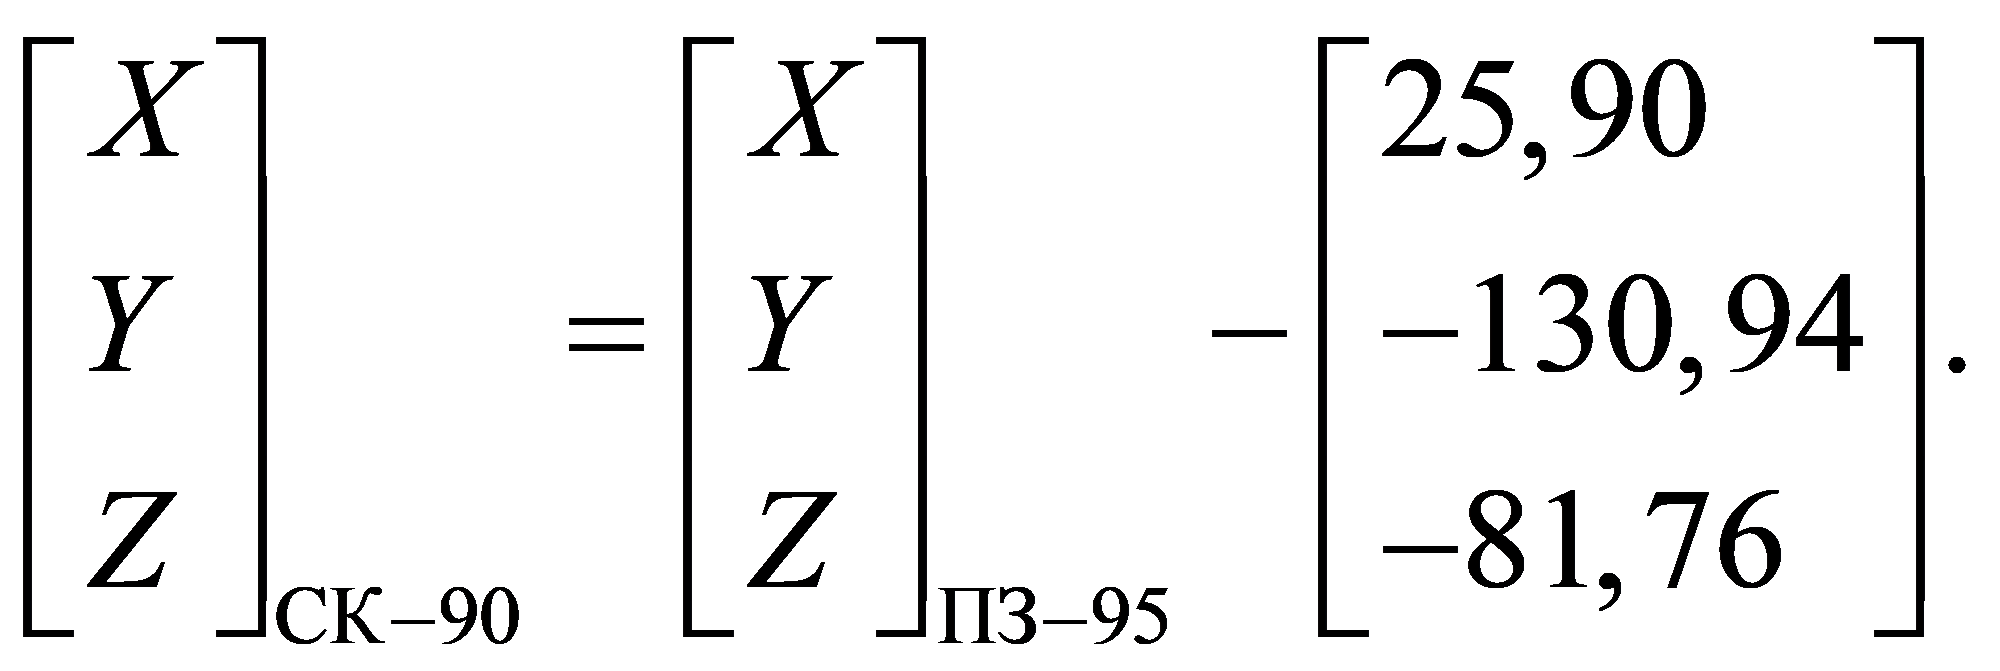
Преобразование координат из системы координат ПЗ-90 в систему МГС-84
\Delta x = ( - 1,08 \pm 0,2)\text{м};\omega_{x} = 0 ;
\Delta y = ( - 0,27 \pm 0,2)\text{м};\omega_{y} = 0 ;
\Delta z = ( - 0,90 \pm 0,3)\text{м};\omega_{z} = - 0,16\prime\prime \pm 0,01\prime\prime ;