ГОСТ ISO 8528-5-2017. Межгосударственный стандарт. Электроагрегаты генераторные переменного тока с приводом от двигателя внутреннего сгорания. Часть 5. Электроагрегаты
(введен в действие Приказом Росстандарта от 09.10.2018 № 736-ст)
Примечание
Документ включен в Перечень международных и региональных (межгосударственных) стандартов, а в случае их отсутствия — национальных (государственных) стандартов, в результате применения которых на добровольной основе обеспечивается соблюдение требований технического регламента Таможенного союза «О безопасности машин и оборудования» (ТР ТС 010/2011) (Решение Коллегии Евразийской экономической комиссии от 09.03.2021 № 28). Документ введен в действие с 01.06.2019. Взамен ГОСТ ISO 8528-5-2011.
ИСТОРИЯ ИЗМЕНЕНИЙ НОРМАТИВНО-ТЕХНИЧЕСКИХ АКТОВ
flowchart LR
  n0["ГОСТ Р ИСО 8528-5-2005"]:::rst
  click n0 "https://bukva.ai/docs/muk-4-1-1855-04" "ГОСТ Р ИСО 8528-5-2005. Национальный стандарт Российской Федерации. Электроагрегаты генераторные переменного тока с приводом от двигателя внутреннего сгорания. Часть 5. Электроагре"
  n1["ГОСТ ISO 8528-5-2011"]:::rst
  click n1 "https://bukva.ai/docs/gost-19712-89" "ГОСТ ISO 8528-5-2011. Межгосударственный стандарт. Электроагрегаты генераторные переменного тока с приводом от двигателя внутреннего сгорания. Часть 5... (принят МССМС 29.11.2011, "
  n2["ГОСТ ISO 8528-5-2017"]:::doc
  click n2 "https://bukva.ai/docs/gost-iso-8528-5-2017" "ГОСТ ISO 8528-5-2017. Межгосударственный стандарт. Электроагрегаты генераторные переменного тока с приводом от двигателя внутреннего сгорания. Часть 5. Электроагрегаты (введен в де"
  n1 --> n2
  n0 --> n1
classDef rst fill:#FFEBEB,stroke:#8B0000,color:#000;
classDef doc fill:#EBFFEB,stroke:#006400,color:#000;
classDef notEnt fill:#FFFFEB,stroke:#FF8C00,color:#000;
Введен в действие Приказом Федерального
агентства по техническому
регулированию и метрологии
от 9 октября 2018 г. № 736-ст
ЭЛЕКТРОАГРЕГАТЫ ГЕНЕРАТОРНЫЕ ПЕРЕМЕННОГО ТОКА
С ПРИВОДОМ ОТ ДВИГАТЕЛЯ ВНУТРЕННЕГО СГОРАНИЯ
Reciprocating internal combustion engine driven alternating
current generating sets. Part 5. Generating sets
1 июня 2019 года
Предисловие
Цели, основные принципы и основной порядок проведения работ по межгосударственной стандартизации установлены в ГОСТ 1.0-2015 «Межгосударственная система стандартизации. Основные положения» и ГОСТ 1.2-2015 «Межгосударственная система стандартизации. Стандарты межгосударственные, правила и рекомендации по межгосударственной стандартизации. Правила разработки, принятия, обновления и отмены»
Сведения о стандарте
1 ПОДГОТОВЛЕН Федеральным государственным унитарным предприятием «Всероссийский научно-исследовательский институт стандартизации и сертификации в машиностроении» (ФГУП «ВНИИНМАШ») на основе собственного перевода на русский язык англоязычной версии стандарта, указанного в пункте 5
2 ВНЕСЕН Федеральным агентством по техническому регулированию и метрологии
3 ПРИНЯТ Межгосударственным советом по стандартизации, метрологии и сертификации (протокол от 30 ноября 2017 г. № 52-2017)
4 Приказом Федерального агентства по техническому регулированию и метрологии от 9 октября 2018 г. № 736-ст межгосударственный стандарт ГОСТ ISO 8528-5-2017 введен в действие в качестве национального стандарта Российской Федерации с 1 июня 2019 г.
5 Настоящий стандарт идентичен международному стандарту ISO 8528-5:2013 «Электроагрегаты генераторные переменного тока с приводом от двигателя внутреннего сгорания. Часть 5. Электроагрегаты» («Reciprocating internal combustion engine driven alternating current generating sets. Part 5. Generating sets», IDT).
Международный стандарт разработан Техническим комитетом по стандартизации TC 70 «Двигатели внутреннего сгорания» Международной организации по стандартизации (ISO).
При применении настоящего стандарта рекомендуется использовать вместо ссылочных международных стандартов соответствующие им межгосударственные стандарты, сведения о которых приведены в дополнительном приложении ДА
Информация об изменениях к настоящему стандарту публикуется в ежегодном информационном указателе «Национальные стандарты» (по состоянию на 1 января текущего года), а текст изменений и поправок — в ежемесячном информационном указателе «Национальные стандарты». В случае пересмотра (замены) или отмены настоящего стандарта соответствующее уведомление будет опубликовано в ежемесячном информационном указателе «Национальные стандарты». Соответствующая информация, уведомление и тексты размещаются также в информационной системе общего пользования — на официальном сайте Федерального агентства по техническому регулированию и метрологии в сети Интернет (www.gost.ru)
Введение
Настоящий стандарт входит в комплекс стандартов «Электроагрегаты генераторные переменного тока с приводом от двигателя внутреннего сгорания», включающий в себя:
- часть 1. Применение, технические характеристики и параметры;
- часть 2. Двигатели внутреннего сгорания;
- часть 3. Генераторы переменного тока;
- часть 4. Устройства управления и аппаратура коммутационная;
- часть 5. Электроагрегаты;
- часть 6. Методы испытаний;
- часть 7. Технические данные для описания и расчета;
- часть 8. Электроагрегаты малой мощности. Технические требования и методы испытаний;
- часть 9. Измерение вибрации и оценка вибрационного состояния;
- часть 10. Измерение шума методом охватывающей поверхности;
- часть 11 <1>. Динамические системы непрерывного электроснабжения;
- часть 12. Аварийные источники питания для служб обеспечения безопасности.
<1> Часть 11 опубликована в IEC 88528-11:2004.
1 Область применения
Настоящий стандарт распространяется на электроагрегаты переменного тока с приводом от двигателя внутреннего сгорания (далее — электроагрегаты), предназначенные для применения на суше и на море.
Настоящий стандарт устанавливает общие требования и методы испытаний электроагрегатов.
Настоящий стандарт не распространяется на электроагрегаты, применяемые на самолетах, наземных автотранспортных средствах и локомотивах.
При предъявлении дополнительных требований к электроагрегатам, например используемым для энергообеспечения больниц, высотных зданий и других объектов, положения настоящего стандарта являются приоритетными.
Отдельные положения настоящего стандарта могут быть использованы для электроагрегатов с другими типами первичных двигателей, например паровыми двигателями и газовыми двигателями, работающими на биогазе.
2 Нормативные ссылки
Для применения настоящего стандарта необходимы следующие ссылочные документы. Для датированных ссылок применяют только указанное издание ссылочного документа, для недатированных ссылок — последнее издание ссылочного документа (включая все изменения к нему).
ISO 3046-5:2001, Reciprocating internal combustion engines — Performance — Part 5: Torsional vibrations (Двигатели внутреннего сгорания поршневые. Характеристики. Часть 5. Крутильные колебания)
ISO 8528-1:2005, Reciprocating internal combustion engine driven alternating current generating sets — Part 1: Application, ratings and performance (Электроагрегаты генераторные переменного тока с приводом от двигателя внутреннего сгорания. Часть 1. Применение, технические характеристики и параметры)
ISO 8528-3:2005, Reciprocating internal combustion engine driven alternating current generating sets — Part 3: Alternating current generators for generating sets (Электроагрегаты генераторные переменного тока с приводом от двигателя внутреннего сгорания. Часть 3. Генераторы переменного тока)
IEC 60034-1:2004, Rotating electrical machines — Part 1: Rating and performance (Машины электрические вращающиеся. Часть 1. Номинальные значения параметров и эксплуатационные характеристики)
3 Символы, термины и определения
Для обозначения технических характеристик электрооборудования в стандартах МЭК используются термин «номинальный» и индекс «N». Для обозначения технических характеристик механического оборудования в стандартах ИСО используются термин «объявленный» и индекс «r». Поэтому в настоящем стандарте термин «номинальный» применяется только к пунктам, устанавливающим требования к электрооборудованию. В остальных случаях используется термин «объявленный».
Используемые в настоящем стандарте символы, термины и определения приведены в таблице 1.
| Символ | Термин | Единица измерения | Определение |
| f | частота (frequency) | Гц | - |
| fd,max | максимальное повышение частоты в переходном процессе (повышение частоты) [maximum transient frequency rise (overshoot frequency)] | Гц | Максимальная частота, которая может возникнуть при снятии нагрузки. Символ отличается от приведенного в ISO 3046-4:2009 |
| fd,min | максимальное снижение частоты в переходном процессе (снижение частоты) [maximum transient frequency drop (undershoot frequency)] | Гц | Минимальная частота, которая может возникнуть при появлении нагрузки. Символ отличается от приведенного в ISO 3046-4:2009 |
| fdo a | рабочая частота высокочастотного предела устройства (operating frequency of overfrequency limiting device) | Гц | Частота, при которой срабатывает высокочастотный ограничитель устройства для данной регулируемой частоты |
| fds | регулируемая частота высокочастотного предельного значения электрогенератора (setting frequency of overfrequency limiting device) | Гц | Частота электрогенератора, превышение которой включает в работу высокочастотное лимитирующее устройство. На практике вместо значения регулируемой частоты установлено значение предельной допускаемой частоты (см. таблицу 1 ISO 8528-2:2005) |
| fi | частота холостого хода (no-load frequency) | Гц | - |
| fi,r | номинальная частота холостого хода (rated no-load frequency) | Гц | - |
| fmax b | максимальная допустимая частота (maximum permissible frequency) | Гц | Значение частоты, точно установленное изготовителем электрогенератора, которое находится в безопасном диапазоне ниже предельного значения частоты (см. таблицу 1 ISO 8528-2:2005) |
| fr | объявленная частота (номинальная частота) [declared frequency (rated frequency)] | Гц | - |
| fi,max | максимальная частота холостого хода (maximum no-load frequency) | Гц | - |
| fi,min | минимальная частота холостого хода (minimum no-load frequency) | Гц | - |
| farb | частота фактической мощности (frequency at actual power) | Гц | - |
| {}_{\vee}^{\wedge}f | ширина колебания частоты (width of frequency oscillation) | Гц | - |
| Ik | установившийся ток короткого замыкания (sustained short-circuit current) | А | - |
| t | время (time) | с | - |
| ta | полное время остановки (total stopping time) | с | Временной интервал с момента подачи команды на остановку до полной остановки генератора: ta = ti + tc + td |
| tb | время установления нагрузки (load pick-up readiness time) | с | Временной интервал с момента подачи команды на запуск до достижения установленной мощности: tb = tp + tg |
| tc | время включения пробега холостого хода (управляемое время охлаждения) (off-load run-on time) | с | Временной интервал с момента приема генератором сигнала на отключение нагрузки до отключения нагрузки |
| td | время реверса (run-down time) | с | Временной интервал с момента приема генератором сигнала на остановку до полной остановки генератора |
| te | время срабатывания нагрузки (load pick-up time) | с | Временной интервал с момента подачи команды на запуск до момента подачи нагрузки: te = tp + tg + ts |
| tf,de | время восстановления частоты при сбросе нагрузки (frequency recovery time after load decrease) | с | Время от момента внезапного сброса нагрузки до момента вхождения в диапазон допустимых отклонений частоты в установившемся режиме (см. рисунок 4) |
| tf,in | время восстановления частоты при набросе нагрузки (frequency recovery time after load increase) | с | Время от момента внезапного наброса нагрузки до момента вхождения в диапазон допустимых отклонений частоты в установившемся режиме (см. рисунок 4) |
| tg | полное время разгона (total run-up time) | с | Временной интервал от начала запуска двигателя до достижения установленной мощности для подачи электропитания |
| th | время разгона (run-up time) | с | Временной интервал от начала запуска двигателя до достижения момента необходимой скорости вращения |
| ti | время управления (включения) при нахождении под нагрузкой (on-load run-on time) | с | Временной интервал с момента подачи команды на остановку, которая была дана до того, как была отсоединена нагрузка (автоматическое регулирование), до остановки электроагрегата с нагрузкой |
| tp | время предзапусковой подготовки (start preparation time) | с | Временной интервал с момента подачи команды на запуск до начала работы двигателя |
| ts | время переключения нагрузки (load switching time) | с | Временной интервал с момента готовности к подключению нагрузки до подключения нагрузки |
| tU | время прерывания (interruption time) | с | Временной интервал с момента появления характеристик, инициирующих запуск, до момента подачи нагрузки: tU = tv + tp + tg + ts = tv + te. Данный параметр определяют для автоматически запускаемых генераторных установок (см. раздел 11). Время восстановления (см. ISO 8528-12:1997) является частым случаем времени прерывания |
| tU,de | время восстановления напряжения при сбросе нагрузки (voltage recovery time after load decrease) | с | Временной интервал от точки, в которой сброс нагрузки инициирован, до точки, когда напряжение устанавливается в пределах стабилизированной полосы допуска напряжения (см. рисунок 5) |
| tU,in | время восстановления напряжения при набросе нагрузки (voltage recovery time after load increase) | с | Временной интервал от точки, в которой наброс нагрузки инициирован, до точки, когда напряжение устанавливается в пределах стабилизированной полосы допуска напряжения (см. рисунок 5) |
| tv | время запуска задержки (start delay time) | с | Временной интервал с момента появления характеристик, инициирующих запуск, до подачи команды на запуск, не зависящий от применяемой генераторной установки (для автоматически запускаемых генераторных модулей). Значение времени запуска задержки определяет потребитель. Например, это время устанавливают для того, чтобы запуск не происходил в случае очень короткого разрыва магистрали |
| tz | время запуска двигателя (cranking time) | с | Временной интервал от начала запуска двигателя до достижения начальной скорости вращения двигателя |
| t0 | время предсмазочной подготовки (pre-lubricating time) | с | Время, необходимое для некоторых типов двигателей, чтобы убедиться, что необходимое давление установлено до запуска двигателя. Для малых электроагрегатов, которые обычно не требуют предварительной предсмазочной подготовки, это время равно нулю |
| vf | скорость изменения регулируемой частоты (rate of change of frequency setting) | - | Скорость изменения регулируемой частоты при дистанционном управлении, выражаемая в процентах диапазона изменения в секунду: v_{f} = \frac{(f_{i,max} - f_{i,min})/f_{r}}{t} \cdot 100 |
| vU | коэффициент изменения регулируемого напряжения (rate of change of voltage setting) | - | Коэффициент изменения регулируемого напряжения при дистанционном управлении, выражаемый в процентах связанной амплитуды регулируемого напряжения: v_{U} = \frac{(U_{s,up} - U_{s,do})/U_{r}}{t} \cdot 100 |
| Us,do | нижний предел регулируемого напряжения (downward adjustable voltage) | В | - |
| Us,up | верхний предел регулируемого напряжения (upward adjustable voltage) | В | - |
| Ur | номинальное напряжение (rated voltage) | В | Межфазное напряжение в клеммах генератора при расчетной частоте и номинальной выходной мощности. Номинальное напряжение — напряжение, указываемое изготовителем для операционных и рабочих характеристик генератора |
| Urec | регенерация напряжения (recovery voltage) | В | Максимальное доступное стабилизированное напряжение для расчетного состояния нагрузки. Регенерация напряжения обычно выражается в процентах номинального напряжения и находится в пределах стабилизированного допуска напряжения (полосы) \Delta U . Для нагрузок более номинального значения регенерация напряжения ограничивается насыщением и областью возбудитель/стабилизатор форсирования производительности (см. рисунок 5) |
| Us | регулируемое напряжение (set voltage) | В | Межфазное напряжение для определенного режима работы генератора, устанавливаемое путем настройки |
| Ust,max | максимальное значение напряжения в установившемся режиме работы (maximum steady-state voltage) | В | Максимальное значение напряжения в установившемся режиме работы в соответствии со стабилизированными параметрами при расчетной частоте для всех мощностей между холостым ходом и номинальной выдаваемой мощностью при точно установленном коэффициенте мощности |
| Ust,min | минимальное значение напряжения в установившемся режиме работы (minimum steady-state voltage) | В | Минимальное значение напряжения в установившемся режиме работы в соответствии со стабилизированными параметрами при расчетной частоте для всех мощностей между холостым ходом и номинальной выдаваемой мощностью при точно установленном коэффициенте мощности |
| U0 | напряжение холостого хода (no-load voltage) | В | Межфазное напряжение в клеммах генератора при расчетной частоте и в режиме работы генератора на холостом ходу |
| Udin,max | максимальное кратковременное повышающееся напряжение при уменьшении нагрузки (maximum upward transient voltage on load decrease) | В | Максимальное напряжение, которое может возникнуть при внезапном переходе от более высокой нагрузки к более низкой |
| Udin,min | минимальное понижающееся кратковременное напряжение при увеличении нагрузки (minimum downward transient voltage on load increase) | В | Минимальное напряжение, которое может возникнуть при внезапном переходе от более низкой нагрузки к более высокой |
| U_{max,s}^{\wedge} | максимальное амплитудное значение регулируемого напряжения (maximum peak value of set voltage) | В | - |
| U_{min,s}^{\wedge} | минимальное амплитудное значение регулируемого напряжения (minimum peak value of set voltage) | В | - |
| U_{mean,s}^{\wedge} | среднее арифметическое значение максимального и минимального амплитудных значений регулируемого напряжения (average value of the maximum and minimum peak value of set voltage) | В | - |
| U_{m\text{о}d,s}^{\wedge} | модуляция напряжения (voltage modulation) | % | Квазипериодическое изменение напряжения (полный размах) при стабилизированном напряжении, имеющее типичные частоты ниже фундаментальной генерации частоты, выражаемое в процентах среднего пика напряжения при расчетной частоте и постоянной скорости: U_{m\text{о}d,s}^{\wedge} = 2 \frac{U_{m\text{о}d,s,max}^{\wedge} - U_{m\text{о}d,s,min}^{\wedge}}{U_{m\text{о}d,s,max}^{\wedge} + U_{m\text{о}d,s,min}^{\wedge}} \cdot 100. Модуляция напряжения происходит при циклических или случайных помехах, которые могут быть вызваны регуляторами, циклическими неравномерностями или периодическими нагрузками. Мерцающий свет — особый случай модуляции напряжения (см. рисунки 11, 12) |
| U_{m\text{о}d,s,max}^{\wedge} | максимальная амплитуда модуляции напряжения (maximum peak of voltage modulation) | В | Квазипериодическое максимальное изменение напряжения (полный размах) при стабилизированном напряжении |
| U_{m\text{о}d,s,min}^{\wedge} | минимальная амплитуда модуляции напряжения (minimum peak of voltage modulation) | В | Квазипериодическое минимальное изменение напряжения (полный размах) при стабилизированном напряжении |
| U_{\vee}^{\wedge} | размах колебания напряжения (width of voltage oscillation) | В | - |
| \Delta f_{neg} | отклонение частоты от линейной кривой в сторону уменьшения (downward frequency deviation from linear curve) | Гц | - |
| \Delta f_{pos} | отклонение частоты от линейной кривой в сторону увеличения (upward frequency deviation from linear curve) | Гц | - |
| \Delta f | диапазон допустимых отклонений частоты в установившемся режиме работы (steady-state frequency tolerance band) | - | Согласованная полоса частот при стабилизированной частоте, которую частота достигает в пределах данного периода управления после увеличения или уменьшения нагрузки |
| \Delta f_{c} | максимальное отклонение частоты от линейной кривой (maximum frequency deviation from a linear curve) | Гц | Наибольшие значения \Delta f_{neg} и \Delta f_{pos} , которые возникают при работе электроагрегата в режиме холостого хода и при номинальной нагрузке (см. рисунок 2) |
| \Delta f_{s} | диапазон регулирования частоты (range of frequency setting) | Гц | Полоса частот, ограниченная высшим и низшим значениями регулируемой частоты при работе электроагрегата в режиме холостого хода (см. рисунок 1): \Delta f_{s} = f_{i,max} - f_{i,min} |
| \Delta f_{s,do} | диапазон снижения регулируемой частоты (downward range of frequency setting) | Гц | Полоса частот, ограниченная значениями номинальной частоты и наименьшей регулируемой частоты, при работе электроагрегата в режиме холостого хода (см. рисунок 1): \Delta f_{s,do} = f_{i,r} - f_{i,min} |
| \Delta f_{s,up} | диапазон повышения регулируемой частоты (upward range of frequency setting) | Гц | Полоса частот, ограниченная высшим значением регулируемой частоты и значением номинальной частоты при работе электроагрегата в режиме холостого хода (см. рисунок 1): \Delta f_{s,up} = f_{i,max} - f_{i,r} |
| \Delta U | стабилизированная полоса допуска напряжения (steady-state voltage tolerance band) | В | Согласованный диапазон напряжений, которого напряжение достигает в пределах данного регулируемого периода после установленного внезапного повышения или понижения нагрузки: \Delta U = 2\delta U_{st} \cdot \frac{U_{r}}{100} |
| \Delta U_{s} | амплитуда регулируемого напряжения (range of voltage setting) | В | Амплитуда максимально возможных возрастающей и убывающей корректировок напряжения в клеммах генератора при расчетной частоте для всех нагрузок между холостым ходом и номинальной выдаваемой мощностью в пределах согласованной амплитуды коэффициента мощности: \Delta U_{s} = \Delta U_{s,up} - \Delta U_{s,do} |
| \Delta U_{s,do} | понижающаяся амплитуда регулируемого напряжения (downward range of voltage setting) | В | Амплитуда между номинальным напряжением и убывающим регулируемым напряжением в клеммах генератора при расчетной частоте для всех нагрузок режима холостого хода и номинальной выдаваемой мощности в пределах согласованной амплитуды коэффициента мощности: \Delta U_{s,do} = U_{r} - U_{s,do} |
| \Delta U_{s,up} | повышающаяся амплитуда регулируемого напряжения (upward range of voltage setting) | В | Амплитуда между номинальным напряжением и повышающимся регулируемым напряжением в клеммах генератора при расчетной частоте для всех нагрузок режима холостого хода и номинальной выдаваемой мощности в пределах согласованной амплитуды коэффициента мощности: \Delta U_{s,up} = U_{s,up} - U_{r} |
| \Delta\delta f_{st} | отклонение частотно-нагрузочной характеристики (frequency/power characteristic deviation) | % | Максимальное отклонение от линейной характеристики в диапазоне мощностей от холостого хода до номинального значения, выражаемое в процентах номинальной частоты (см. рисунок 2): \Delta\delta f_{st} = \frac{\Delta f_{c}}{f_{r}} \cdot 100 |
| - | частотно-нагрузочная характеристика (frequency/power characteristic curve) | - | Кривая зависимости частоты от мощности нагрузки в диапазоне мощностей от холостого хода до номинального значения в условиях установившегося режима работы (см. рисунок 2) |
| \alpha_{U} | связанная стабилизированная полоса допуска напряжения (related steady-state voltage tolerance band) | % | Полоса допуска, выражаемая в процентах номинального напряжения: \alpha_{U} = \frac{\Delta U}{U_{r}} \cdot 100 |
| \alpha_{f} | относительный диапазон допустимых отклонений частоты в установившемся режиме работы (related frequency tolerance band) | % | Полоса допуска, выражаемая в процентах расчетной частоты: \alpha_{f} = \frac{\Delta f}{f_{r}} \cdot 100 |
| \beta_{f} | диапазон частоты в установившемся режиме работы (steady-state frequency band) | % | Ограниченная ширина колебаний частоты {}_{\vee}^{\wedge}f электроагрегата при постоянной мощности относительно номинальной частоты, выражаемая в процентах: \beta_{f} = \frac{{}_{\vee}^{\wedge}f}{f_{r}} \cdot 100. Максимальное значение \beta_{f} указывают для диапазона мощностей от 20% до номинального значения. Для мощностей менее 20% номинального значения диапазон частоты в установившемся режиме может иметь более высокие значения (см. рисунок 3), но при этом должна обеспечиваться возможность синхронизации |
| \delta f_{d}^{-} | переходное отклонение частоты (от начального значения) при набросе нагрузки [transient frequency deviation (from initial frequency) on load increase (-) related to initial frequency] | % | Временная разность частот между значением падения частоты и начальной частотой в процессе регулирования при внезапном изменении нагрузки, выражаемая в процентах номинальной частоты: \delta f_{d}^{-} = \frac{f_{d,min} - f_{arb}}{f_{arb}} . Знак минус обозначает падение частоты при набросе нагрузки, а знак плюс — увеличение частоты при сбросе нагрузки. Переходное отклонение частоты должно быть в пределе допускаемой погрешности |
| \delta f_{d}^{+} | переходное отклонение частоты (от начального значения) при сбросе нагрузки [transient frequency deviation (from initial frequency) on load decrease (+) related to initial frequency] | % | Временная разность частот между значением увеличения частоты и начальной частотой в процессе регулирования при внезапном изменении нагрузки, выражаемая в процентах номинальной частоты: \delta f_{d}^{+} = \frac{f_{d,max} - f_{arb}}{f_{arb}} \cdot 100. Знак минус обозначает падение частоты при набросе нагрузки, а знак плюс — увеличение частоты при сбросе нагрузки. Переходное отклонение частоты должно быть в пределе допускаемой погрешности |
| \delta f_{dyn}^{-} | переходное отклонение частоты (от номинального значения) при появлении нагрузки [transient frequency deviation (from initial frequency) on load increase (-) related to rated frequency] | % | Временная разность частот между значением падения частоты и номинальной частотой в процессе регулирования при внезапном изменении нагрузки, выражаемая в процентах номинальной частоты: \delta f_{dyn}^{-} = \frac{f_{d,min} - f_{arb}}{f_{r}} \cdot 100. Переходное отклонение частоты должно быть в пределе допускаемой погрешности. Знак минус обозначает падение частоты при появлении нагрузки, а знак плюс — увеличение частоты при снятии нагрузки |
| \delta f_{dyn}^{+} | переходное отклонение частоты (от номинального значения) при снятии нагрузки [transient frequency deviation (from initial frequency) on load decrease (+) related to rated frequency] | % | Временная разность частот между значением увеличения частоты и номинальной частотой в процессе регулирования при внезапном изменении нагрузки, выражаемая в процентах номинальной частоты: \delta f_{dyn}^{+} = \frac{f_{d,max} - f_{arb}}{f_{r}} \cdot 100. Переходное отклонение частоты должно быть в пределе допускаемой погрешности. Знак минус обозначает падение частоты при появлении нагрузки, а знак плюс — увеличение частоты при снятии нагрузки |
| \delta U_{dyn}^{-} | девиация кратковременного напряжения при увеличивающейся нагрузке (transient voltage deviation on load increase) | % | Падение напряжения, когда генератор, работающий при расчетной частоте и номинальном напряжении при нормальном регулировании возбуждения, имеет отклонение от номинальной нагрузки, выражаемое в процентах номинального напряжения: \delta U_{dyn}^{-} = \frac{U_{dyn,min} - U_{r}}{U_{r}} \cdot 100. Девиация кратковременного напряжения должна быть в пределе допускаемой погрешности. Знак минус обозначает падение напряжения при увеличивающейся нагрузке, а знак плюс — увеличение напряжения при уменьшении нагрузки |
| \delta U_{dyn}^{+} | девиация кратковременного напряжения при уменьшении нагрузки (transient voltage deviation on load decrease) | % | Увеличение напряжения, когда генератор, который запускают с расчетной частотой и с номинальным напряжением при нормальном регулировании возбуждения, имеет внезапное отклонение от номинальной нагрузки, выражаемое в процентах номинального напряжения: \delta U_{dyn}^{+} = \frac{U_{dyn,max} - U_{r}}{U_{r}} \cdot 100. Девиация переходного напряжения должна быть в пределе допускаемой погрешности. Знак минус обозначает падение напряжения при увеличивающейся нагрузке, а знак плюс — увеличение напряжения при уменьшении нагрузки |
| \delta f_{s} | относительный диапазон регулирования частоты (related range of frequency setting) | % | Изменение регулируемой частоты, выражаемое в процентах номинальной частоты: \delta f_{s} = \frac{f_{i,max} - f_{i,min}}{f_{r}} \cdot 100 |
| \delta f_{s,do} | относительный диапазон снижения регулируемой частоты (related downward range of frequency setting) | % | Снижение регулируемой частоты, выражаемое в процентах номинальной частоты: \delta f_{s,do} = \frac{f_{i,r} - f_{i,min}}{f_{r}} \cdot 100 |
| \delta f_{s,up} | относительный диапазон повышения регулируемой частоты (related upward range of frequency setting) | % | Повышение регулируемой частоты, выражаемое в процентах номинальной частоты: \delta f_{s,up} = \frac{f_{i,max} - f_{i,r}}{f_{r}} \cdot 100 |
| \delta f_{st} | коэффициент статизма по частоте (frequency droop) | % | Разность между номинальной частотой холостого хода и номинальной частотой при номинальной мощности, выражаемая в процентах номинальной частоты при фиксированном положении уставки частоты (см. рисунок 1): \delta f_{st} = \frac{f_{i,r} - f_{r}}{f_{r}} \cdot 100 |
| \delta_{QCC} | коэффициент статизма по напряжению (grade of quadrature-current compensation droop) | - | - |
| \delta_{s} | циклическая неравномерность (cyclic irregularity) | - | - |
| \delta f_{lim} | высокочастотный фиксированный коэффициент (overfrequency setting ratio) | % | Разность между регулируемой частотой высокочастотного предела устройства и расчетной частотой, разделенная на расчетную частоту, выражаемая в процентах: \delta f_{lim} = \frac{f_{ds} - f_{r}}{f_{r}} \cdot 100 |
| \delta U_{st} | девиация стабилизированного напряжения (steady-state voltage deviation) | % | Максимальное отклонение напряжения электроагрегата в соответствии со стабилизированными параметрами при расчетной частоте для всех мощностей между холостым ходом и номинальной выдаваемой мощностью при точно установленном коэффициенте мощности, выражаемое в процентах номинального напряжения: \delta U_{st} = \pm \frac{U_{st,max} - U_{st,min}}{2U_{r}} \cdot 100 |
| \delta U_{s} | связанная амплитуда регулируемого напряжения (related range of voltage setting) | % | Амплитуда регулируемого напряжения, выражаемая в процентах расчетного напряжения: \delta U_{s} = \frac{U_{s,up} + U_{s,do}}{U_{r}} \cdot 100 |
| \delta U_{s,do} | связанная понижающаяся амплитуда регулируемого напряжения (related downward range of voltage setting) | % | Понижающаяся амплитуда регулируемого напряжения, выражаемая в процентах номинального напряжения: \delta U_{s,do} = \frac{U_{r} - U_{s,do}}{U_{r}} \cdot 100 |
| \delta U_{s,up} | связанная повышающаяся амплитуда регулируемого напряжения (related upward range of voltage setting) | % | Повышающаяся амплитуда регулируемого напряжения, выражаемая в процентах расчетного напряжения: \delta U_{s,up} = \frac{U_{s,up} - U_{r}}{U_{r}} \cdot 100 |
| \delta U_{2,0} | дисбаланс напряжения (voltage unbalance) | % | Отношение отрицательной или нулевой составляющей напряжения узлов к положительной составляющей напряжения в режиме холостого хода, выражаемое в процентах номинального напряжения |
| a Рабочая частота электроагрегата зависит от полной инерции электроагрегата и конструкции системы защиты. b Предельное значение частоты (см. рисунок 3 ISO 8528-2:2005) — частота, которую двигатель и генератор электроагрегата могут выдерживать (обеспечивать) без риска быть поврежденными. | |||
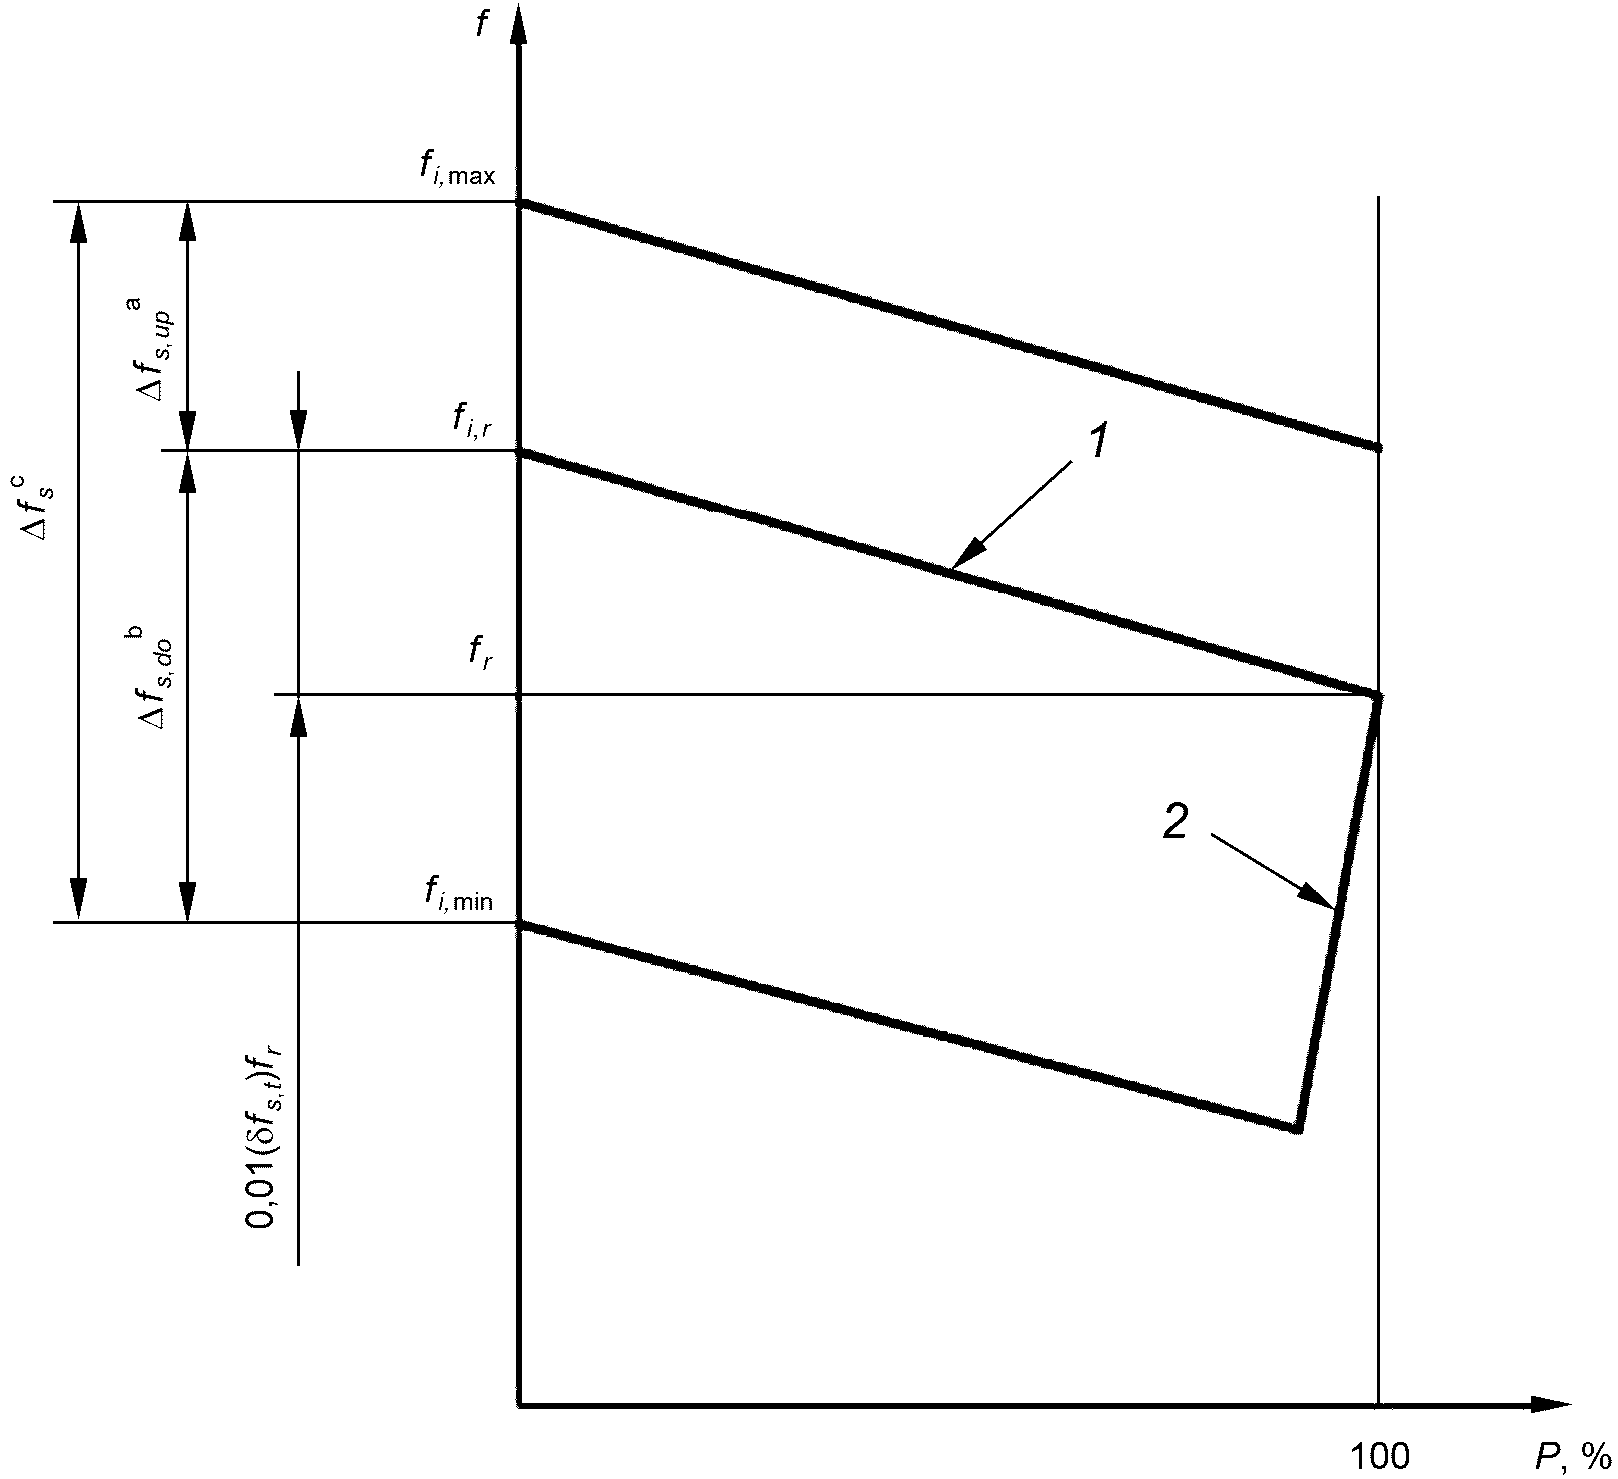
P — мощность; f — частота; 1 — кривая частотно-энергетической кривой; 2 — предельная мощность [предельное значение мощности электроагрегата зависит от предельного значения мощности двигателя внутреннего сгорания (например, прекращение подачи топлива), учитывая эффективность генератора переменного тока]
a - возрастающая амплитуда регулируемой частоты;
b - убывающая амплитуда регулируемой частоты;
c - диапазон настройки частоты.
Рисунок 1 — Частотно-энергетическая характеристика диапазона регулируемой частоты
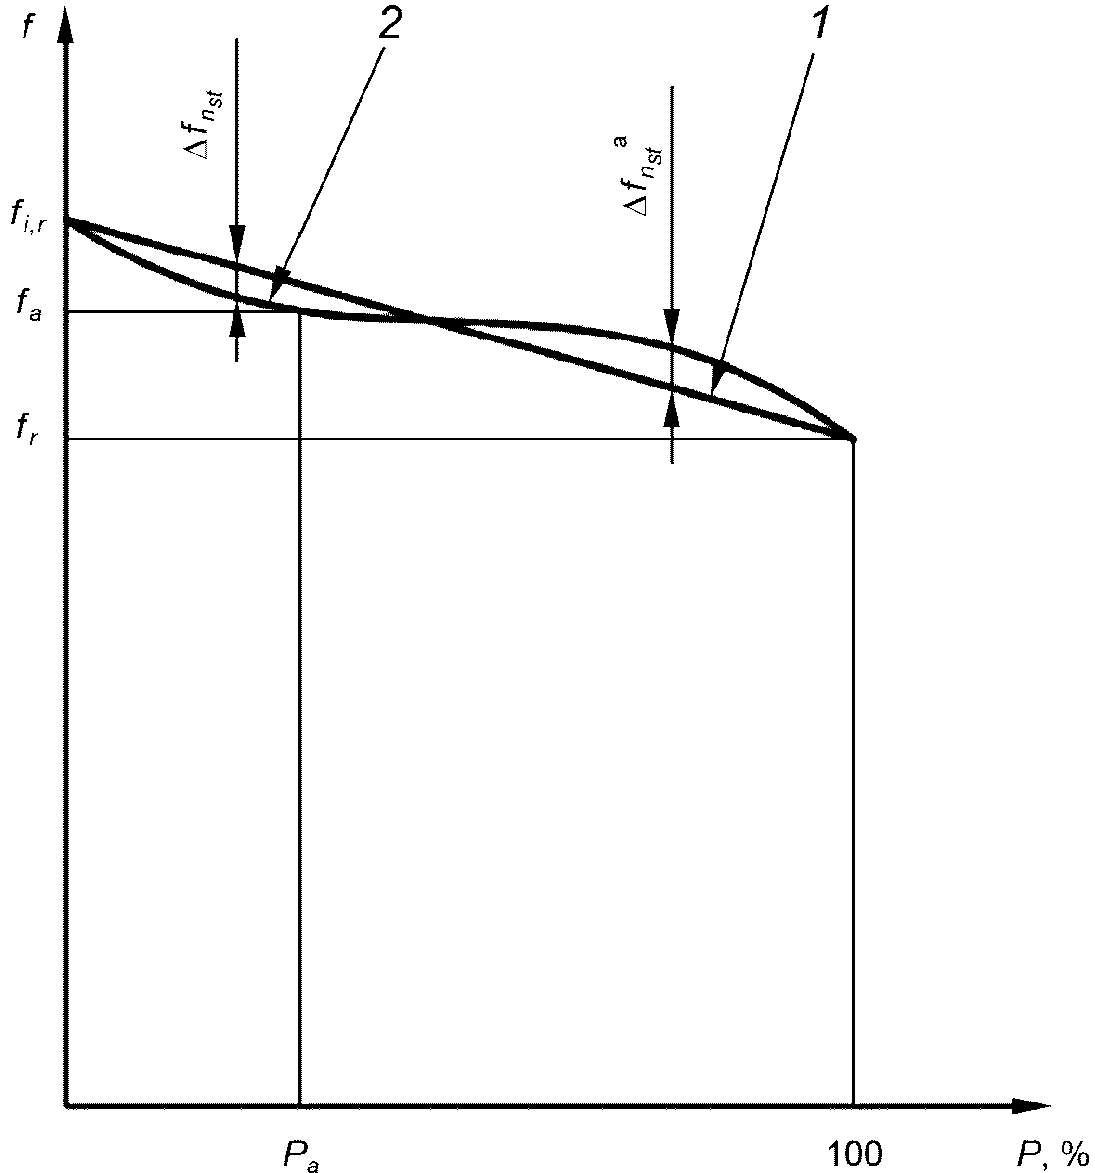
P — мощность; f — частота; 1 — линейная кривая характеристики быстродействия мощности; 2 — кривая частотно-энергетической характеристики
a - девиация частотно-энергетической характеристики.
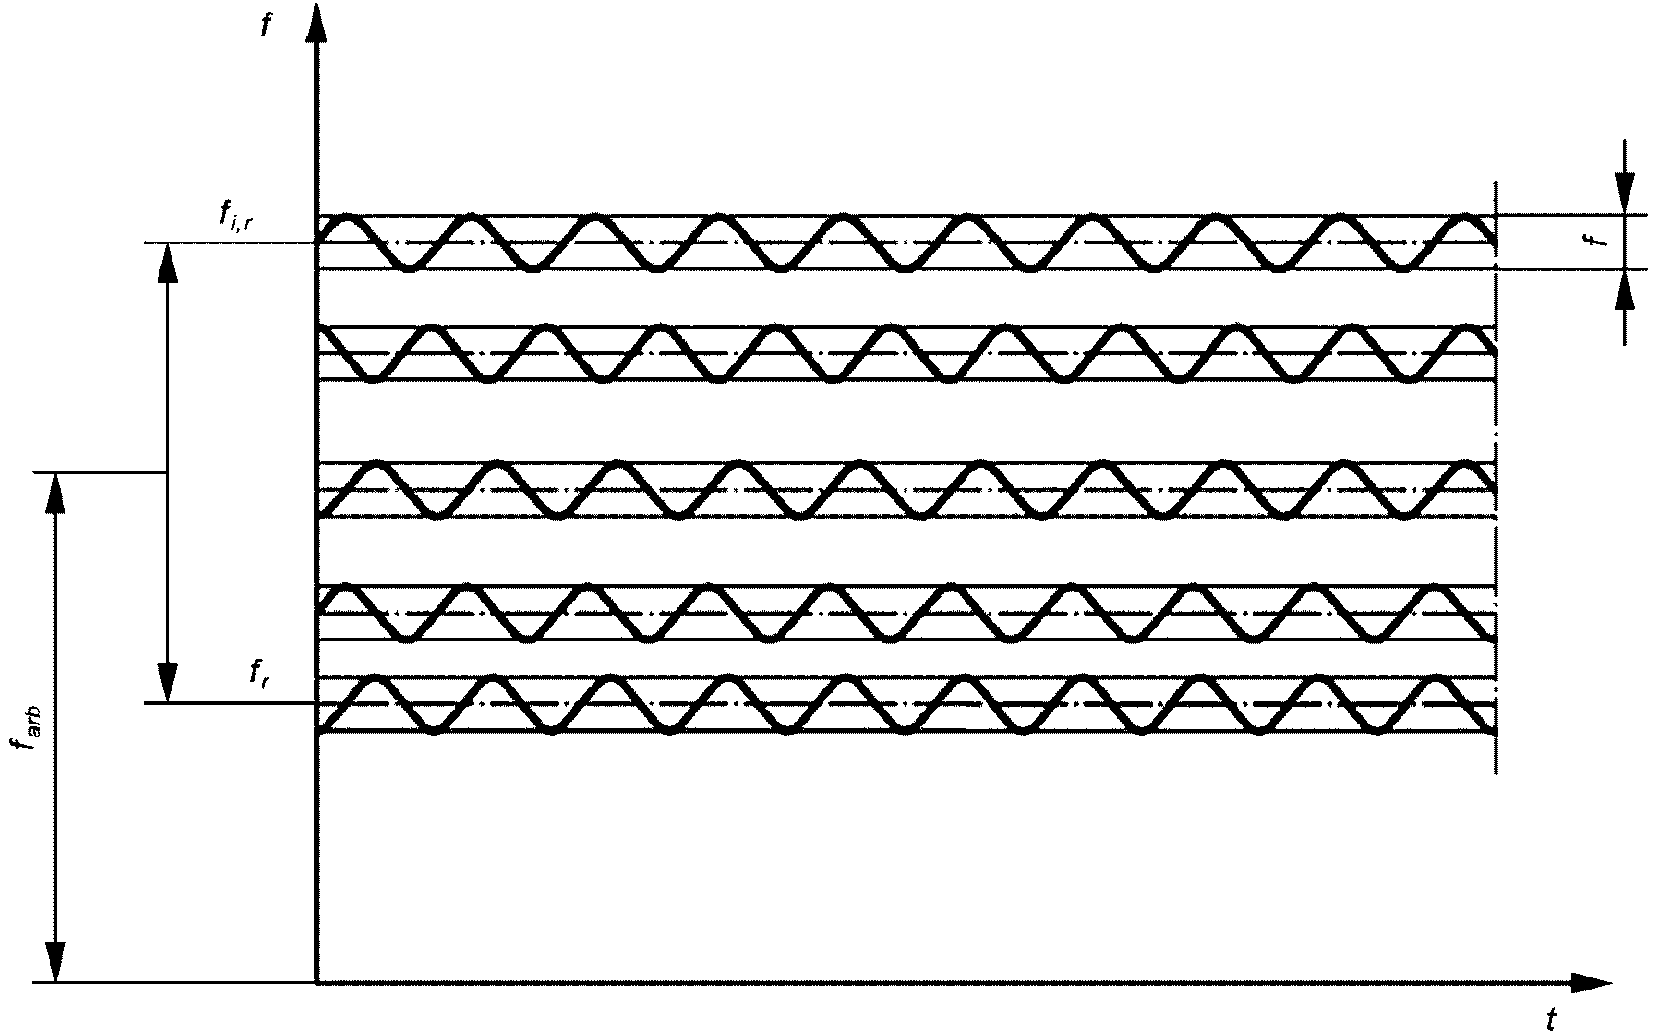
Рисунок 3 — Стабилизированная полоса частот
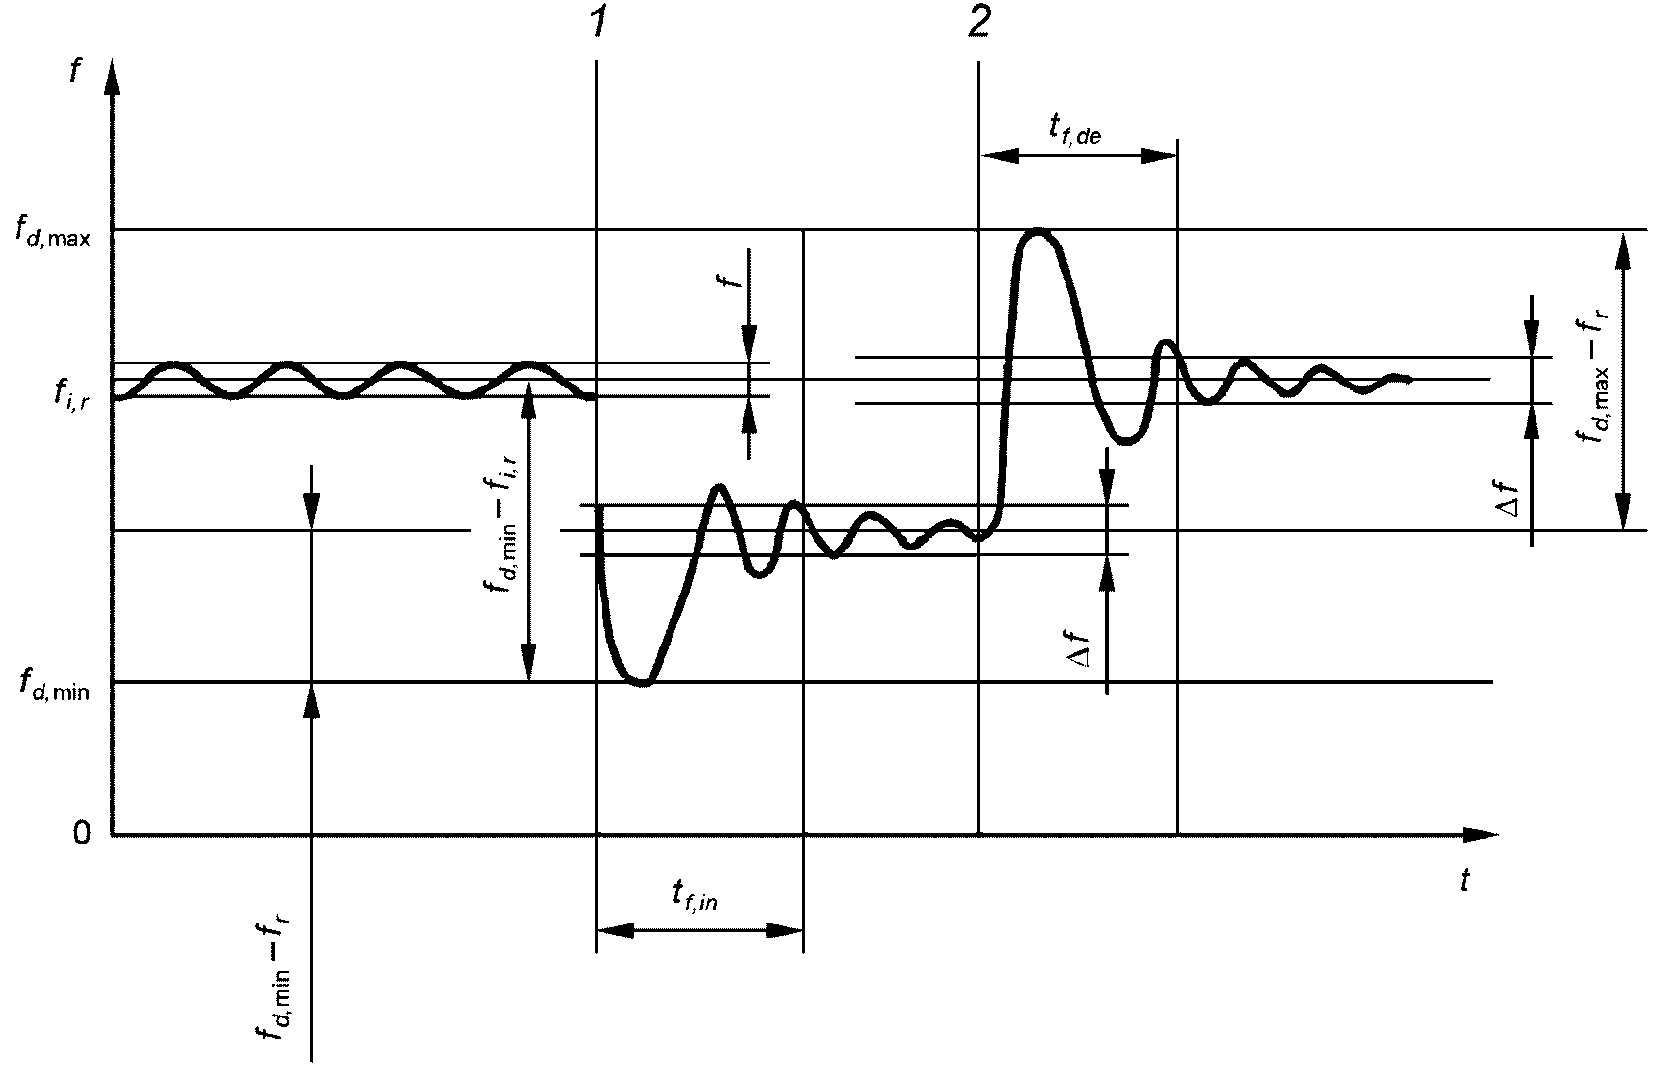
t — время; f — частота; 1 — увеличение мощности; 2 — уменьшение мощности
Рисунок 4 — Динамический режим частоты
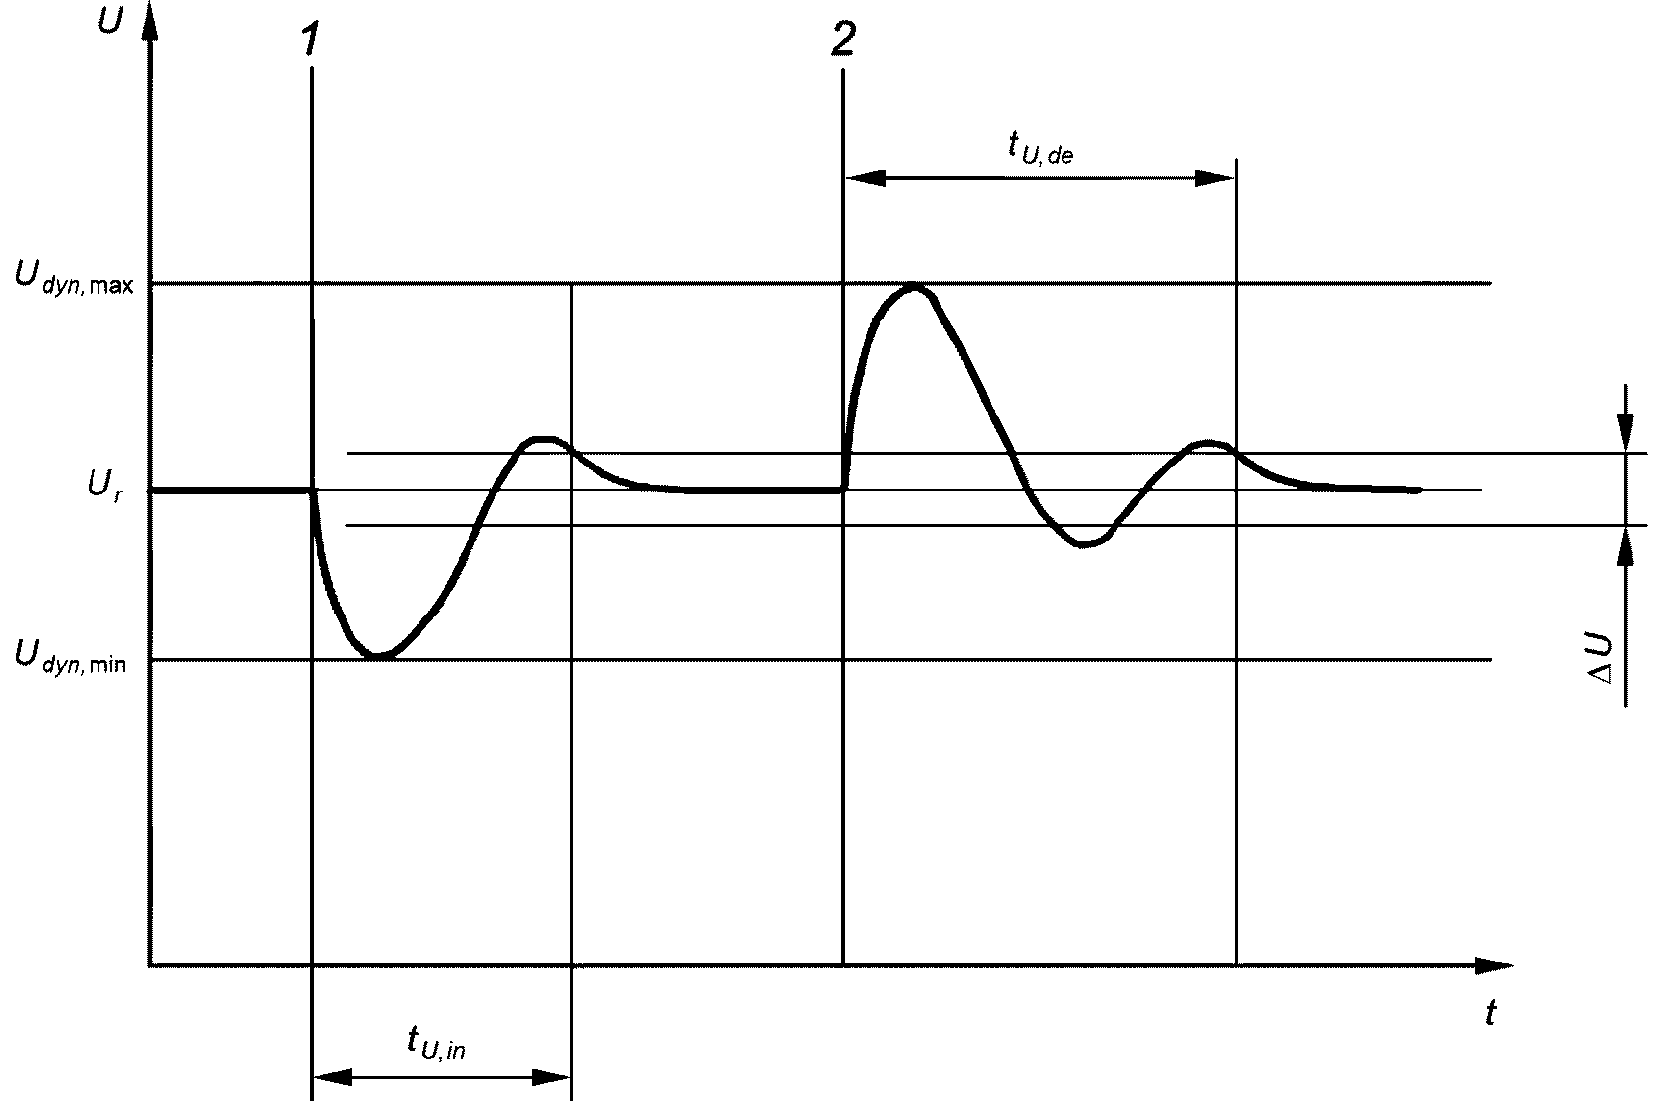
t — время; U — напряжение; 1 — повышение нагрузки; 2 — понижение нагрузки
Рисунок 5 — Характеристики кратковременного напряжения без квадратурнотекущего статического отклонения напряжения компенсации
4 Другие правила и дополнительные требования
Электроагрегаты, применяемые на судах и в прибрежных сооружениях, должны соответствовать дополнительным требованиям в соответствии с технической документацией, согласованной с заказчиком.
При необходимости выполнения специальных требований, предъявляемых другими организациями, например органами государственной или местной власти, инспектирующими организациями, обеспечение таких требований согласовывается между изготовителем и заказчиком.
Требования, не установленные в настоящем стандарте, должны быть согласованы между изготовителем и заказчиком.
5 Характеристики частоты
5.1 Общие требования
В установившемся режиме работы характеристики частоты электроагрегатов зависят в основном от параметров регулятора частоты вращения двигателя.
Динамические характеристики частоты, т.е. реакции на изменения нагрузки, зависят от поведения всех составных частей электроагрегатов [например, от характеристик крутящего момента двигателя, включая тип системы турбонаддува, характеристик нагрузки, инерционных характеристик, демпфирования и т.п. (см. таблицу 1)] и, следовательно, от индивидуальных особенностей конструкции всех узлов электроагрегатов. Динамический режим частоты электроагрегата может быть непосредственно связан с частотой вращения генератора.
Термины, обозначения и определения характеристик частоты приведены в таблице 1 (см. рисунки 1, 2, 3 и 4).
6 Параметры превышения частоты
Термины, определения и обозначения для высокочастотных характеристик приведены в таблице 1.
7 Характеристики напряжения
Характеристики напряжения электроагрегата определяют в соответствии с конструкцией генератора переменного тока и характеристиками стабилизатора напряжения. Значения как стабилизированной, так и кратковременной частот могут влиять на напряжение генератора (см. рисунок 5).
Термины, определения и обозначения характеристик напряжения приведены в таблице 1.
8 Установившийся ток короткого замыкания
Установившийся ток короткого замыкания Ik, который может быть важной характеристикой функционирующих защитных устройств, в процессе эксплуатации электроагрегата может быть ниже, чем значение, установленное изготовителем электроагрегата на случай неисправности клемм. На фактическое значение установившегося тока влияет полное сопротивление между генератором и точкой неисправности цепи согласно ISO 8528-3:2005, подраздел 10.3.
9 Факторы, влияющие на характеристики электроагрегата
9.1 Общие положения
Характеристики электроагрегата по частоте и напряжению зависят от характеристик нагрузки и составных частей электроагрегата.
9.2 Мощность
Следующие характеристики электроагрегата должны быть учтены при выборе генераторной установки и распределительного устройства:
a) применение электроагрегата;
b) необходимая мощность подключаемой нагрузки;
c) коэффициент мощности нагрузки;
d) пусковые характеристики любых соединенных электрических двигателей;
e) коэффициент разнесения присоединенной нагрузки;
g) действие нелинейных нагрузок.
Эти характеристики должны учитываться при выборе двигателя внутреннего сгорания и генератора, если нагрузкой является распределительное устройство.
9.3 Частота и напряжение
Кратковременная частота и характеристики напряжения генераторной установки при внезапном изменении нагрузки зависят от следующих условий:
a) системы турбонакопления заряда двигателя внутреннего сгорания;
b) торможения при эффективном давлении pme двигателя внутреннего сгорания при объявленной мощности;
c) режима регулятора скорости;
e) характеристик системы возбуждения генератора переменного тока;
f) режима стабилизатора напряжения;
g) инерции вращения генераторной установки.
Для того чтобы определить частоту и характеристики напряжения электроагрегата, устанавливаемые по изменению нагрузки, необходимо установить максимальные включенные или выключенные нагрузки, дополнительно присоединенные к генератору.
9.4 Прилагаемая нагрузка
Так как невозможно определить количество всех влияний, возникающих в ответ на динамическую нагрузку, необходимо указать рекомендуемые значения прилагаемой нагрузки, основанные на допустимом понижении частоты. Более высокое значение торможения подразумевает эффективное давление pme, при этом необходимо увеличивать нагрузку в несколько этапов. На рисунках 6 и 7 указаны ориентировочные значения этапов приложенной нагрузки в зависимости от pme при объявленной мощности.
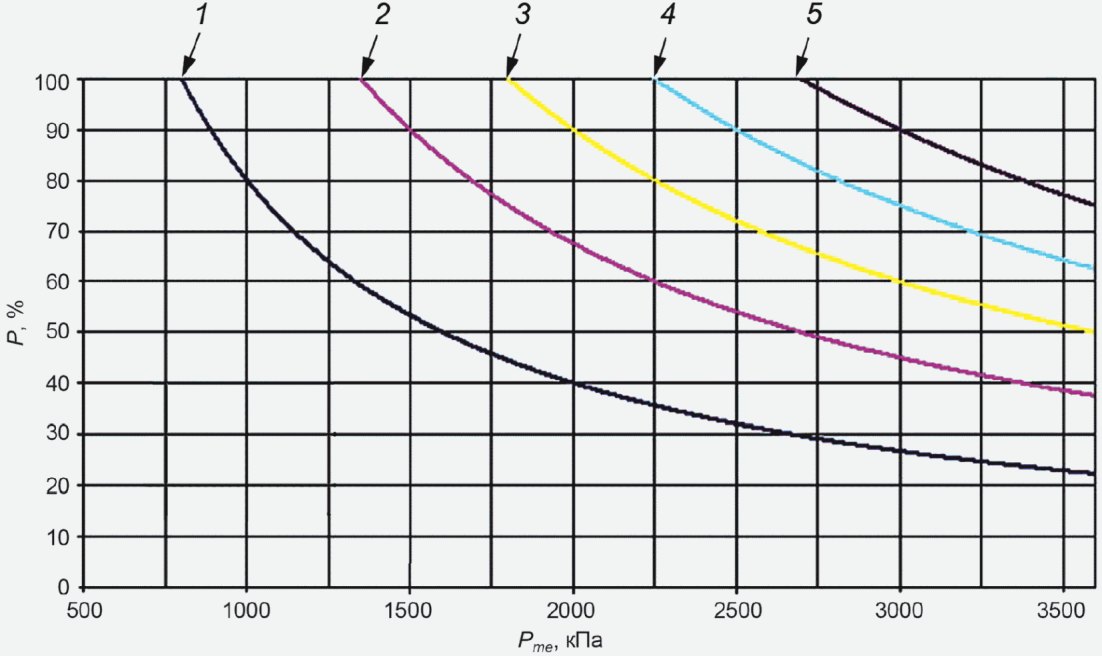
pme — среднее значение эффективного давления установленной мощности; P — повышение значения мощности, установленное в соответствии с условиями окружающей среды; 1 — первая ступень мощности; 2 — вторая ступень мощности; 3 — третья ступень мощности; 4 — четвертая ступень мощности; 5 — пятая ступень мощности
Рисунок 6 — Ориентировочные значения внезапного максимального повышения мощности как функции тормозного эффективного среднего значения давления pme при объявленной мощности (четырехтактные двигатели)
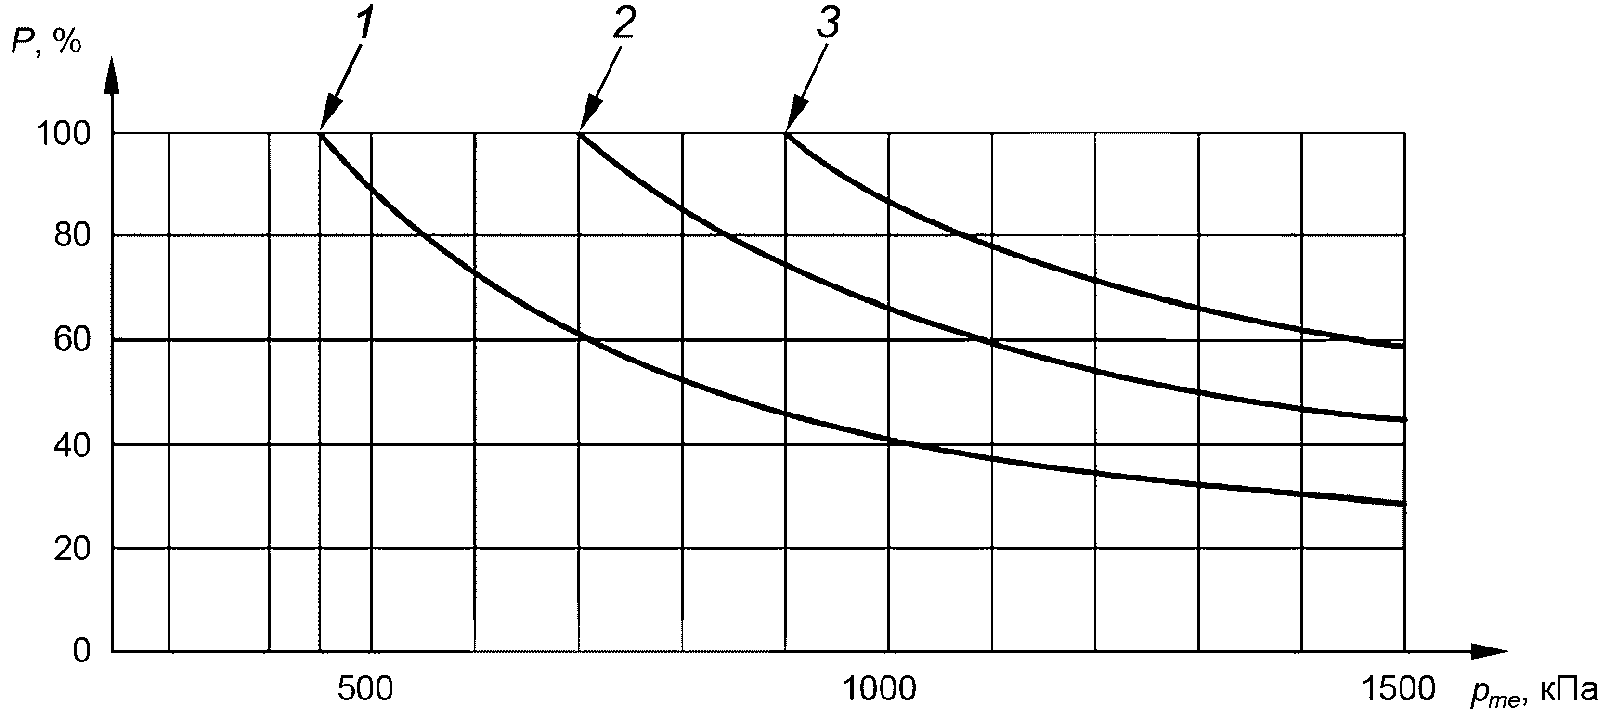
pme — среднее значение эффективного давления установленной мощности; P — повышение значения мощности, установленное в соответствии с условиями окружающей среды; 1 — первая ступень мощности; 2 — вторая ступень мощности; 3 — третья ступень мощности
Рисунок 7 — Ориентировочные значения внезапных максимальных повышений мощности как функции тормозного эффективного среднего значения давления pme при объявленной мощности (двухтактные высокоскоростные двигатели)
Характеристики двигателей, работающих на газообразном топливе, существенно отличаются от характеристик дизельных двигателей из-за совершенно различных явлений горения топлива. Поэтому потребитель должен указать любые особенные типы нагрузки и согласовать их с изготовителем электроагрегата.
Временные интервалы между последовательными шагами нагрузки зависят:
a) от размера двигателя внутреннего сгорания;
b) среднего значения тормозной эффективности;
c) системы турбонакопления заряда;
f) вращательной инерции всей генераторной установки в целом.
При необходимости временные интервалы должны быть согласованы между изготовителем генераторной установки и потребителем.
Критериями заданной минимальной вращательной инерции являются:
b) циклическая неравномерность;
c) работа в параллельном режиме, если возможно.
Кривые, изображенные на рисунке 6, приведены для примера. При выборе режима мощности двигателя для эксплуатации см. ISO 3046-4:2009.
Кривые, изображенные на рисунке 7, приведены для примера. При выборе режима мощности двигателя для эксплуатации см. ISO 3046-4:2009.
10 Циклическая неравномерность
Циклической неравномерностью \delta_{s} называют периодическое колебание скорости, вызванное неравномерностью частоты вращения двигателей поршневого типа первой ступени, которая выражается отношением разности между максимальной и минимальной угловой скоростью к среднему значению угловой скорости в шахте (вал) генератора при любой постоянной нагрузке. В случае единичной операции циклическая неравномерность возникает при соответствующей модуляции напряжения генератора и определяется измерением вариации (изменения) генерируемого напряжения по формуле
\delta_{s} = \frac{U_{max,s}^{\wedge} - U_{min,s}^{\wedge}}{U_{mean,s}^{\wedge}} .
Примечание 1 — Циклическую неравномерность частоты вращения генератора можно изменить относительно измеренной циклической неравномерности частоты вращения двигателя внутреннего сгорания, установив упругую связь между двигателем внутреннего сгорания и генератором и/или изменив массовый момент инерции.
Примечание 2 — Особое внимание следует уделять устойчивости параллельной работы электроагрегатов с двигателем внутреннего сгорания при частоте вращения от 100 до 180 мин-1 в целях исключения резонанса между частотой собственных колебаний генератора и частотой вынужденных колебаний, вызванных изменением крутящего момента (см. раздел 11 ISO 8528-3:2005).
11 Пусковые характеристики
Пусковые характеристики электроагрегата зависят от нескольких параметров, таких как:
a) температура окружающей среды;
b) рабочая температура двигателя внутреннего сгорания;
d) состояние стартерной батареи;
f) общая инерция генераторной установки;
h) состояние пускового оборудования.
Пусковые характеристики устанавливают по соглашению между потребителем и изготовителем электроагрегата (см. рисунок 8).
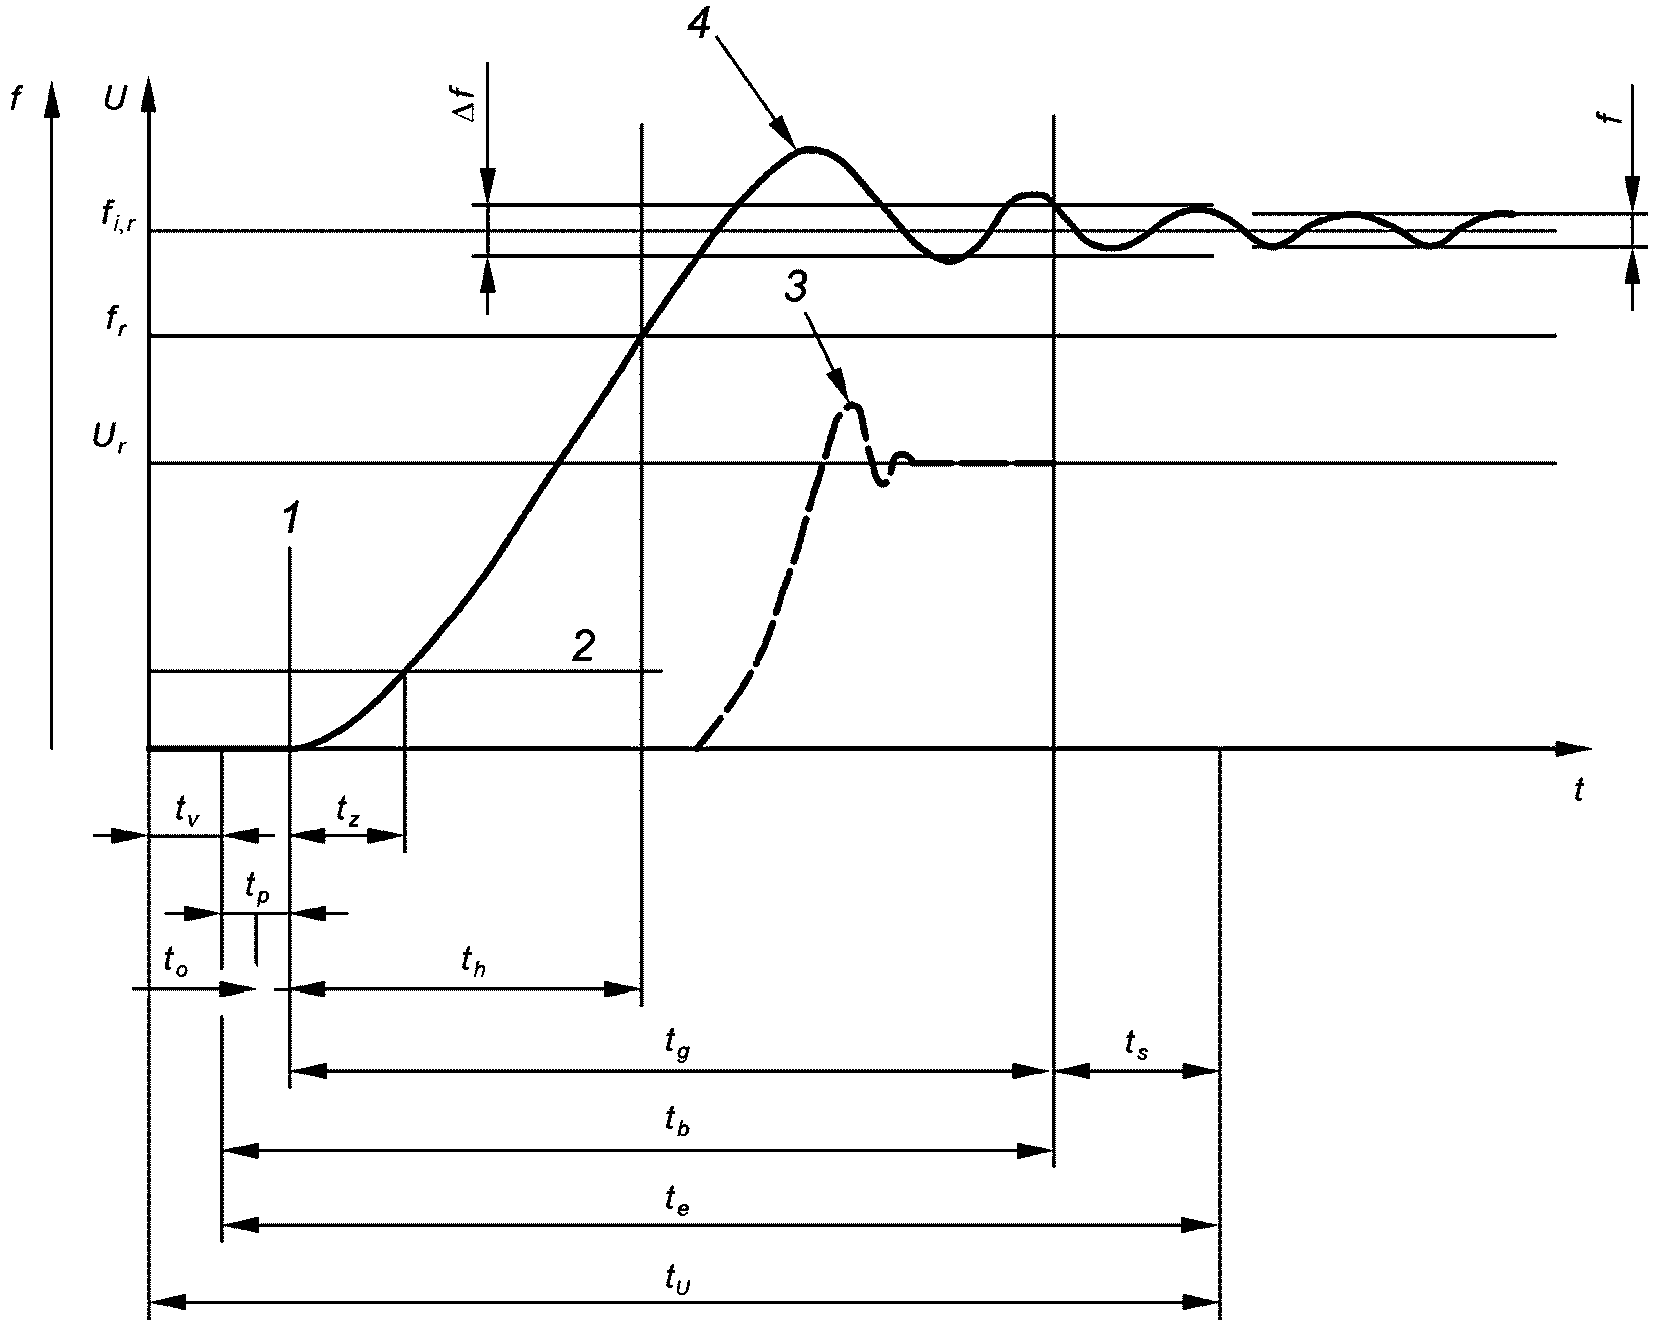
3 — кривая напряжения; 4 — кривая частоты
Термины, определения и обозначения пусковых характеристик электроагрегатов приведены в таблице 1.
12 Характеристики времени остановки
Термины, определения и обозначения остановочных временных характеристик электроагрегатов приведены в таблице 1 (см. рисунок 9).
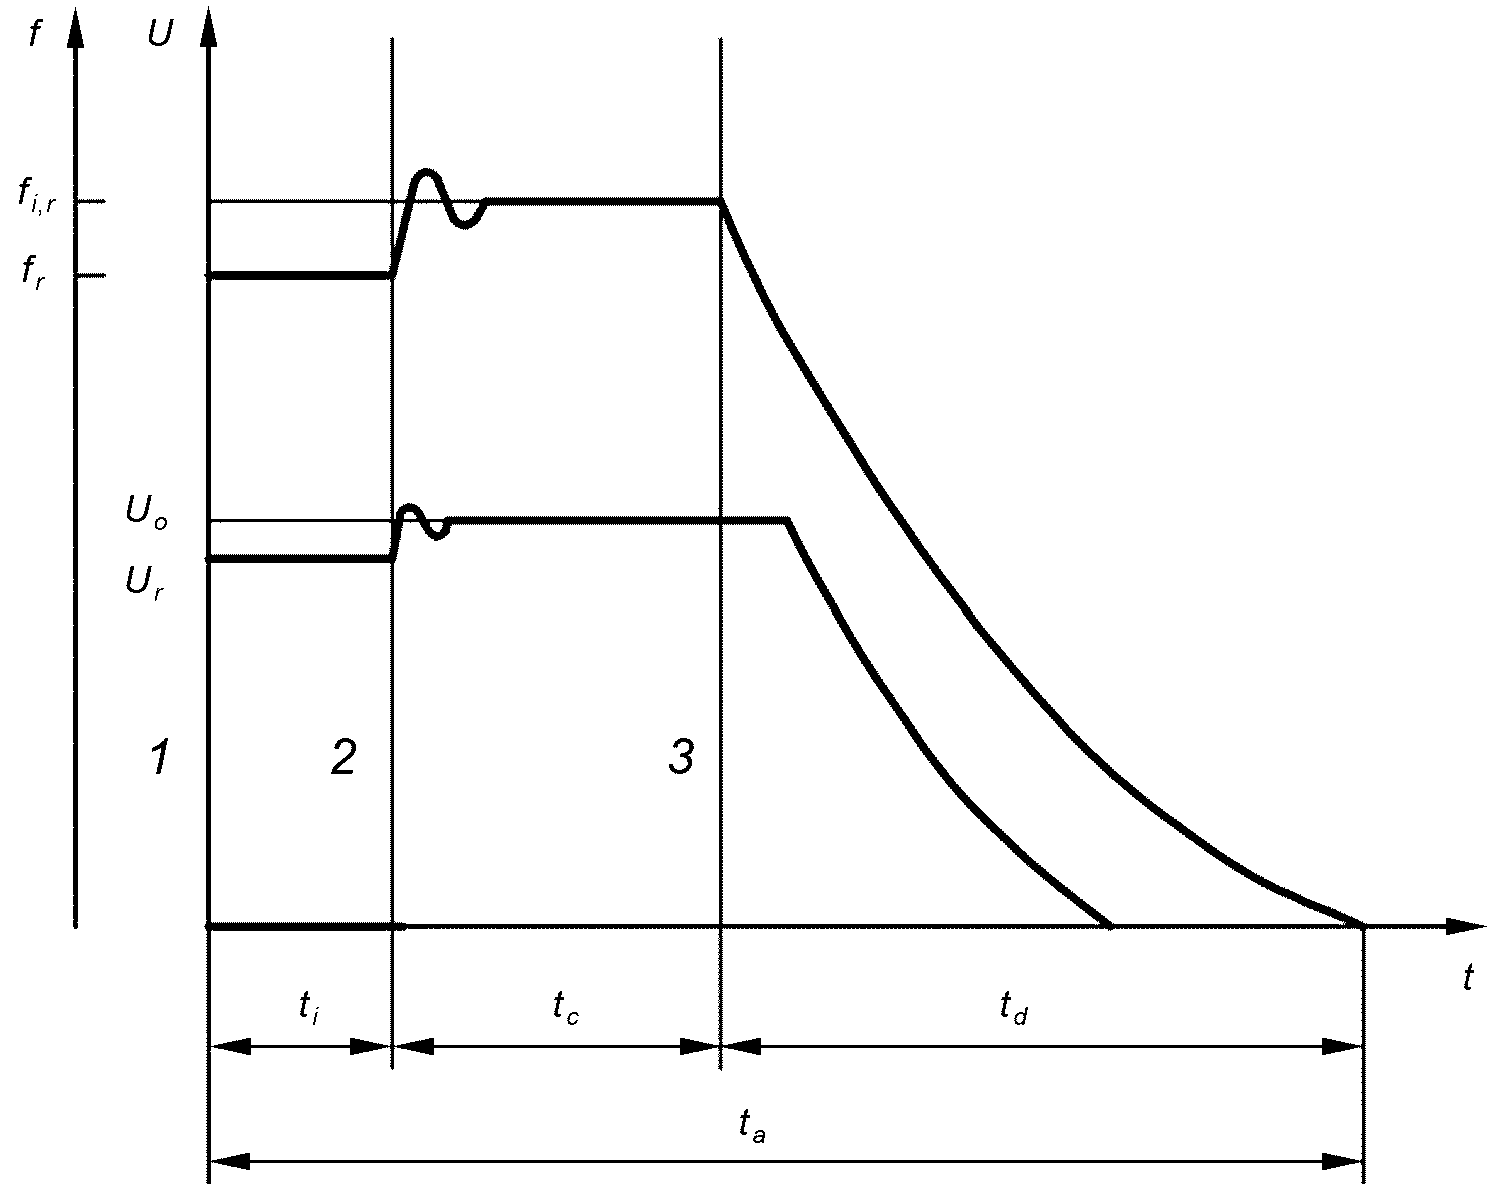
3 — сигнал остановки подачи топлива
13 Параллельная работа
13.1 Распределение активной мощности
13.1.1 Характеристики, влияющие на распределение активной мощности
На распределение активной мощности (см. рисунок 10) можно влиять одним или несколькими из приведенных ниже способов:
a) характеристикой статического отклонения регулятора скорости;
b) динамическим режимом работы двигателя внутреннего сгорания и его регулятора скорости;
c) динамическим режимом работы сцепления;
d) динамическим режимом работы генератора, учитывая характеристики электрооборудования потребителя;
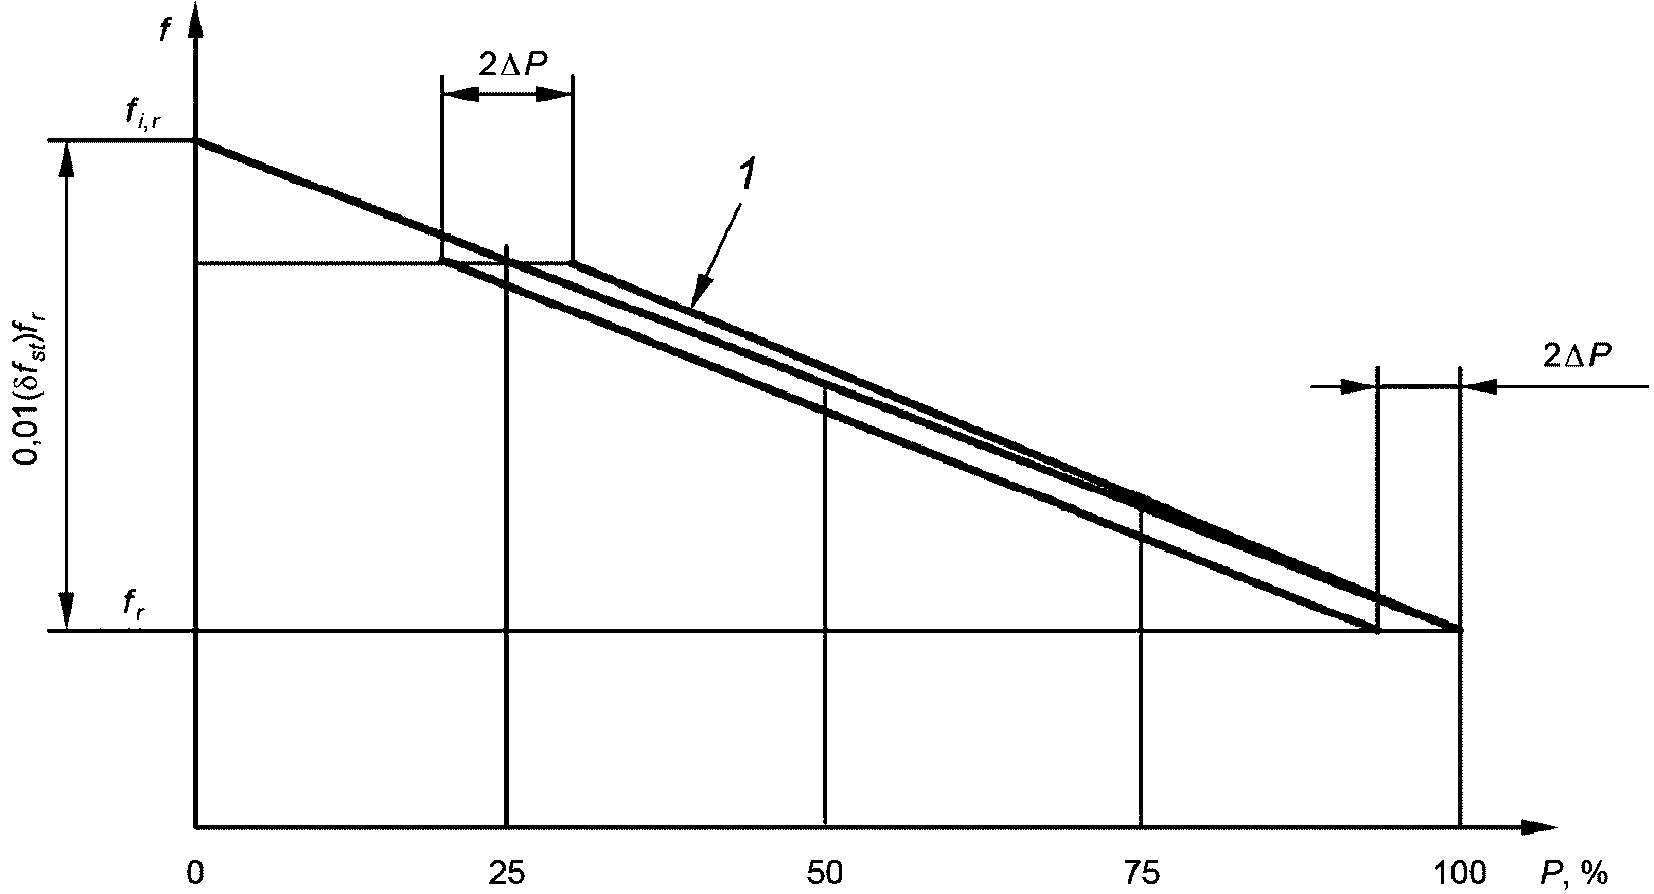
P — нагрузка; f — частота; 1 — допустимая полоса
Рисунок 10 — Распределение мощности
при параллельной нагрузке
13.1.2 Методы вычисления активной нагрузки
Разность активной мощности \Delta P_{i} , выражаемая в процентах соотношения мощности, обеспечиваемой одним электроагрегатом, и мощности, обеспечиваемой всеми электроагрегатами, работающими параллельно при заданных характеристиках частоты, определяют по формуле
\Delta P_{i} = [\frac{P_{i}}{P_{r,i}} - \frac{\sum_{j}^{n} {}_{= 1}P_{j}}{\sum_{j}^{n} {}_{= 1}P_{r,j}}] \cdot 100,
где n — число электроагрегатов, работающих параллельно;
i — обозначение испытуемого электроагрегата, который входит в состав группы электроагрегатов, работающих параллельно;
Pi — частичная активная мощность испытуемого электроагрегата;
Pr,i — расчетная активная мощность испытуемого электроагрегата;
\sum P_{j} — сумма частичной активной мощности всех электроагрегатов, работающих параллельно;
\sum P_{r,j} — сумма расчетной активной мощности всех электроагрегатов, работающих параллельно.
Если оптимальное распределение активной мощности достигнуто при общей расчетной активной мощности, то максимальная девиация при распределении активной мощности для отдельной генераторной установки в диапазоне активной мощности от 20 до 100% произойдет, если установки регулятора скорости останутся неизменными. При использовании автоматической активной мощности распределительных систем можно уменьшить девиацию активной мощности по сравнению с полученными значениями путем регулирования скорости регулятора электроагрегата. Чтобы избежать возникновения режима генерации при энергетических отклонениях между электроагрегатами, работающими параллельно, необходимо принимать меры предосторожности, например реверсировать реле мощности.
13.1.3 Примеры распределения активной мощности
Примеры распределения активной мощности при cos\varphi = 0,8 приведены в таблице 2.
13.2 Распределение реактивной мощности
13.2.1 Факторы, влияющие на распределение реактивной мощности
Распределение реактивной мощности достигается одним (или несколькими) способами:
a) по степени статического отклонения напряжения компенсации \delta_{QCC} ;
b) стабилизацией с помощью звена компенсатора;
c) с помощью автоматической реактивной мощности, распределяющей управление;
d) по автоматической характеристике стабилизатора напряжения.
13.2.2 Метод вычисления реактивной нагрузки
Разность реактивной мощности \Delta Q_{i} , выражаемая в процентах соотношения реактивной мощности, обеспечиваемой одним электроагрегатом, и мощности, обеспечиваемой всеми электроагрегатами, работающими параллельно при заданной характеристике статического отклонения напряжения, определяют по формуле
\Delta Q_{i} = [\frac{Q_{i}}{Q_{r,i}} - \frac{\sum_{j}^{n} {}_{= 1}Q_{j}}{\sum_{j}^{n} {}_{= 1}Q_{r,j}}] \cdot 100,
где n — число электроагрегатов, работающих параллельно;
i — обозначение электроагрегата, характеристику которого определяют;
Qi — частичная реактивная мощность испытуемого электроагрегата;
Qr,i — расчетная реактивная мощность испытуемого электроагрегата;
\sum Q_{j} — сумма частичной реактивной мощности всех электроагрегатов, работающих параллельно;
\sum Q_{r,j} — сумма расчетной реактивной мощности всех электроагрегатов, работающих параллельно.
Если оптимальное распределение реактивной мощности достигнуто при общей расчетной реактивной мощности, то устанавливается максимальная девиация распределения реактивной мощности испытуемого электроагрегата в диапазоне реактивной мощности от 20 до 100% расчетного значения, а напряжение остается неизменным. Точное распределение реактивной мощности достигается одним или несколькими способами:
a) по степени статического отклонения напряжения компенсации;
b) с помощью связи (перемычки) компенсатора;
c) с помощью автоматической реактивной мощности управления распределения.
13.2.3 Примеры распределения реактивной мощности
Примеры распределения активной мощности при cos\varphi = 0,8 приведены в таблице 3.
13.3 Факторы, влияющие на режим параллельной работы
На режим параллельной работы электроагрегатов могут оказывать влияние следующие факторы:
a) характеристика статического отклонения регулятора скорости;
b) динамический режим работы двигателя внутреннего сгорания и его регулятора скорости;
c) динамический режим работы муфты;
d) динамический режим работы электроагрегата с учетом воздействия связанной магистрали или других электроагрегатов, работающих параллельно;
e) характеристика стабилизатора напряжения;
f) степень статического отклонения напряжения компенсации \delta_{QCC} стабилизатора напряжения AVR.
14 Маркировка
На электроагрегатах должны быть следующие таблички с маркировкой:
a) таблички с параметрами электроагрегата, содержащие следующую информацию:
-
номинальную мощность в киловаттах, кВт, с обозначением COP (длительная мощность), PRP (основная мощность), LTP (ограниченная по времени мощность) или ESP (аварийная резервная мощность) в соответствии с разделом 13 ISO 8528-1:2005;
-
класс характеристик электроагрегата в соответствии с разделом 7 ISO 8528-1:2005;
b) таблички с параметрами двигателя внутреннего сгорания;
c) таблички с параметрами генераторов в соответствии с IEC 60034-1:2004 и разделом 14 ISO 8528-3:2005;
d) таблички с параметрами коммутационного устройства, если коммутационное устройство является неотъемлемой частью электроагрегата.
Примечание 1 — Пример таблички с параметрами электроагрегата приведен на рисунке 13.
Примечание 2 — При номинальной мощности электроагрегата менее 10 кВт вся информация может быть приведена на одной табличке.
Примечание 3 — Информацию, касающуюся максимальной высоты места монтажа, м, и максимальной температуры окружающей среды, °C, допускается не указывать в маркировочной табличке при условии, что данная информация приведена в технической документации.
15 Факторы, влияющие на характеристики электроагрегата
15.1 Способы запуска
В зависимости от размера, конструкции и применения электроагрегата используют различные способы запуска, соответствующие источнику питания:
a) механический (например, рычаг);
b) электрический (например, электрический пусковой двигатель);
c) пневматический (например, сжатый воздух в цилиндре или двигателе пневматического пуска).
15.2 Способы отключения
В зависимости от конструкции и применения используют различные методы отключения электроагрегата:
15.3 Подача и хранение топлива
Подача топлива должна осуществляться так, чтобы электроагрегат при всех условиях эксплуатации работал в соответствии с требованиями настоящего стандарта при соблюдении правил техники безопасности (например, правил пожаро- и взрывобезопасности). Топливо следует хранить в условиях, соответствующих инструкциям законодательных органов власти.
15.4 Воздух для сгорания топлива
При определении степени фильтрации необходимо учитывать качество воздуха, предназначенного для сгорания (окисления).
15.5 Система выпуска отработавшего газа
Система выпуска должна соответствовать требованиям к отработавшим газам обратного давления, устанавливаемым изготовителями электроагрегатов, и требованиям к ограничению шума. Соответствие системы выпуска этим требованиям обеспечивают с помощью:
a) конструкции поддерживания звукоизоляции;
e) сигнализации о попадании в систему выпуска воды;
f) мер, обеспечивающих защиту от взрыва отработавшего газа;
g) соответствующей конфигурации отверстия для выхода отработавшего газа (например, конфигурации, меняющей свой вид в зависимости от направления ветра, имеющей защиту от попадания птиц);
i) выброса газообразных веществ.
15.6 Охлаждение и вентиляция помещения
Типы охлаждения двигателя внутреннего сгорания, генератора и коммутационного устройства, так же как устройств для вентиляции и отсасывания воздуха, имеют особенное значение при проектировании места установки электроагрегатов на стационарных электростанциях. Для определения места монтажа изготовитель должен указать технические данные электроагрегата.
15.7 Контроль работы
Степень контроля электроагрегата зависит:
c) размера и типа электроагрегата;
d) требований к электрооборудованию потребителя;
Применяемое контролирующее оборудование должно обеспечивать надежный контроль работы электроагрегатов.
15.8 Шумовые излучения
Требования к ограничению шума устанавливают по соглашению между изготовителем и потребителем на стадии проектирования электроагрегата.
Значение уровня шума для передвижных электроагрегатов должно быть установлено изготовителем по соглашению с потребителем в соответствии с требованиями, рассчитанными на работу электроагрегатов в зоне ближнего действия.
Примечание 1 — Метод огибающей поверхности — по ISO 8528-10:1998.
Примечание 2 — На практике между результатами дорогостоящих измерений в зоне дальнего звукового поля и измерений в зоне ближнего звукового поля существенной разницы нет.
Для электроагрегатов, работающих на фиксированном месте, обработка показателей уровня шума обычно проводится на месте монтажа, поэтому измерения уровня шума проводят без учета коэффициента ограничения шума. Если для измерений уровня шума электроагрегата требуется учитывать коэффициент ограничения шума, измерения проводят так же, как и для передвижных электроагрегатов.
15.9 Соединительные муфты
При выборе муфты необходимо учитывать значения напряжения, образованного крутильным колебанием, которые влияют:
a) на мощность остановки электроагрегата при заправке топливом;
b) инерцию двигателя внутреннего сгорания и генератора;
c) момент короткого замыкания (КЗ);
d) непрямолинейность (смещение осей);
e) перебои в работе двигателя внутреннего сгорания.
Самый большой момент КЗ возникает в результате двухфазного межфазного КЗ в клеммах генератора. Однако отношение инерции генератора к машинной инерции настолько велико, что момент на муфте может быть немного больше или меньше непрерывного энергетического момента.
15.10 Вибрация
15.10.1 Общие требования
Изготовитель электроагрегата должен обеспечить такую характеристику вибрации в нормальном рабочем диапазоне генератора, которая будет находиться вне диапазона критических значений.
Должны также учитываться колебания, вызываемые другими частями электроагрегата, например системой отработавшего газа.
15.10.2 Крутильные колебания
Анализ крутильных колебаний электроагрегата — по ISO 3046-5:2001.
15.10.3 Линейные колебания
15.10.3.1 Динамическая наклонная деформация
Динамическая наклонная деформация может произойти из-за воздействия сил инерции двигателя и/или силы магнитного поля генератора во вращающейся системе, состоящей из муфты машинного генератора (которая должна быть учтена при проектировании отдельных узлов) и основания.
15.10.3.2 Структурные колебания
15.10.3.2.1 Общие требования
Колебания электроагрегата могут произойти из-за воздействия поршневой силы и крутящего момента двигателя внутреннего сгорания. Изготовитель электроагрегата должен обеспечить такую совместимость узлов электроагрегата друг с другом, чтобы максимальная допустимая скорость вибрации отдельных узлов не превышала установленного значения.
15.10.3.2.2 Условия проведения измерений
Измерения должны проводиться в горизонтальном и/или вертикальном направлении при пеленгации. Когда пеленгация недоступна или электроагрегат имеет единственную опору, измерения должны быть выполнены при закреплении защитного кожуха на опоре. Измерение скорости вибрации предпочтительно проводить на испытательном стенде предприятия — изготовителя электроагрегата при номинальной мощности и по возможности при предполагаемых условиях монтажа. В случае, если номинальная мощность не может быть применена для этого испытания, испытания проводят в наиболее приближенных условиях.
15.11 Основание
Данные о статических и динамических нагрузках должен предоставить изготовитель электроагрегата.
Чтобы уменьшить воздействие свободных сил инерции среды, применяют соответствующую упругую установку, при этом необходимо предусмотреть необходимые отверстия для кабелей, трубопроводов и т.д.
Если испытания проводят с помощью упругой установки, то соединения должны быть осуществлены с помощью гибких кабелей и трубопроводов.
16 Предельные значения параметров электроагрегатов
16.1 Общие требования
Предельные значения параметров, необходимые для определения главных характеристик напряжения и частоты электроагрегата по ISO 8528-1:2005, должны соответствовать указанным в таблице 4.
| Единица измерения | Предельное значение для класса характеристик | G1 | G2 | ||||
| G3 | G4 | Коэффициент статизма по частоте | \delta f_{st} | ||||
| % | <= 8 | <= 5 | <= 3 <r> | СИП a | Диапазон частоты в установившемся режиме работы | \beta_{f} | |
| % | <= 2,5 | <= 1,5 b | <= 0,5 | СИП | Относительный диапазон снижения регулируемой частоты | \delta f_{s,do} | |
| % | >(2,5 + \delta f_{st}) | СИП | Относительный диапазон повышения регулируемой частоты | \delta f_{s,up} | |||
| % | > +2,5 c | СИП | Скорость изменения регулируемой частоты | vf | |||
| %/с | от 0,2 до 1 | СИП | Переходное отклонение частоты (от начального значения) | Внезапное 100%-ное падение мощности <p> | |||
| \delta f_{d} | % | <= +18 | <= +12 | <= +10 | СИП | Внезапное возрастание мощности d, e, <q> | \leq - (15 + \delta f_{st}) d |
| \leq - (10 + \delta f_{st}) d | \leq - (7 + \delta f_{st}) d | Переходное отклонение частоты (от номинального значения) | Внезапное 100%-ное падение мощности <p> | ||||
| \delta f_{dyn} | % | <= +18 | <= +12 | <= +10 | СИП | Внезапное возрастание мощности d, e, <q> | <= -15 d |
| <= -10 d | <= -7 d | <= -25 e | <= -20 e | ||||
| <= -15 e | Время восстановления частоты | tf,in | |||||
| с | <= 10 d | <= 5 f | <= 3 f | СИП | tf,de | <= 10 f | |
| <= 5 d | <= 3 d | Относительный диапазон допустимых отклонений частоты в установившемся режиме работы | \alpha_{f} | ||||
| % | 3,5 | 2 | 2 | СИП | Девиация стабилизированного напряжения | \delta U_{st} | |
| % | <= +/- 5 | <= +/- 2,5 | <= +/- 1 | СИП | <= +/- 10 <g> | <= +/- 1 <h> | |
| Дисбаланс напряжения | \delta U_{2,0} | ||||||
| % | 1 | 1 | 1 | 1 | Связанная амплитуда регулируемого напряжения | \delta U_{s} | |
| % | <= +/- 5 | СИП | Коэффициент изменения регулируемого напряжения | vU | |||
| %/с | от 0,2 до 1 | СИП | Девиация кратковременного напряжения | Внезапное 100%-ное падение мощности | |||
| \delta U_{dyn}^{+} | % | <= +35 | <= +25 | <= +20 | СИП | Внезапное возрастание мощности d, e | \delta U_{dyn}^{-} |
| <= -25 d | <= -20 d | <= -15 d | Время восстановления напряжения (см. рисунок 5) | tU,in | |||
| с | <= 10 | <= 6 | <= 4 | СИП | tU,de | <= 10 d | |
| <= 6 d | <= 4 d | Модуляция напряжения <k>, <l> (см. рисунок 11) | U_{mod,s}^{\wedge} | ||||
| % | СИП | 0,3 <m>, <n> | 0,3 <n> | СИП | Распределение активной мощности <o> | Между 80 и 100% номинального значения | |
| \Delta P | % | - | <= +5 | <= +5 | СИП | Между 20 и 80% номинального значения | |
| <= +10 | <= +10 | СИП | Распределение реактивной мощности | Между 20 и 80% номинального значения | |||
| \Delta Q | % | - | <= +10 | <= 10 | СИП | a СИП — значение показателя устанавливают по соглашению между изготовителем и потребителем. | b Для генераторных установок с одно- или двухцилиндровыми двигателями значение может возрасти до 2,5. |
| c В случае, если нет необходимости в параллельной работе электроагрегатов, допускается фиксированная скорость или напряжение. d Для электроагрегатов с турбинным двигателем эти данные применяют с использованием максимально возможного энергетического увеличения согласно рисункам 6 и 7. e Для газовых двигателей искрового зажигания. f Указанные значения типичны только при снятии 100% нагрузки; момент прерывания осуществляется только механическими потерями электроагрегата, поэтому время повторной готовности будет зависеть только от полной инерции и механического КПД генераторной установки, который может изменяться в широком диапазоне в соответствии с назначением и/или типом двигателя. <g> Для небольших устройств до 10 кВ·А. <h> Минимальные требования для электроагрегатов с синхронными генераторами параллельного действия, когда должна быть учтена реактивная составляющая тока, амплитуда колебания полосы частот будет меньше или равна 0,5%. В случае параллельной работы электроагрегатов необходимо уменьшить эти значения до 0,5. <j> Если не указано иное, полоса допуска, используемая для вычисления времени регенерации напряжения, будет равна 2 \cdot \delta U_{st} \cdot \frac{U_{r}}{100} . <k> Предельные значения, не включенные в стабилизированные пределы. <l> В случае, если из-за крутильных колебаний генератора, вызванных двигателем, будут превышены предельные значения модуляции напряжения, изготовитель генератора должен уменьшить вибрацию или обеспечить генератор специальным устройством контроля возбуждения. <m> Для электроагрегатов с одно- или двухцилиндровым двигателем значение может быть с допуском +/- 2. <n> В случае мерцания света вследствие изменения яркости для самого высокого восприятия глаза колебание напряжения составляет 10 Гц с порогом раздражительности U_{mod10}^{\wedge}<0,3\% . Данные операционные предельные значения для U_{mod10}^{\wedge} относятся к синусоидальным колебаниям напряжения с частотой 10 Гц. Для колебаний напряжения с частотой f и амплитудой af эквивалентом 10 Гц будет a10 = gfaf, где gf — весовой фактор для частоты, соответствующей af (см. рисунок 12). Принимая во внимание все гармоники колебания напряжения, ниже приведена амплитуда, соответствующая эквиваленту 10 Гц модуляции напряжения U_{mod10}^{\wedge} = \sqrt{\sum_{i = 1}^{n} g_{f,i}^{2}a_{f,i}^{2}} . <o> При использовании предельных значений характеристик величина эффективной номинальной нагрузки или номинальной реактивной нагрузки параллельно работающих генераторных установок уменьшается на значение допуска. <p> Предельные рабочие значения применимы только для farb = fi при снятии нагрузки. <q> Предельные рабочие значения применимы только для farb = fr при появлении нагрузки. <r> В некоторых режимах использования коэффициент статизма по частоте равен 0% (изосинхронный). 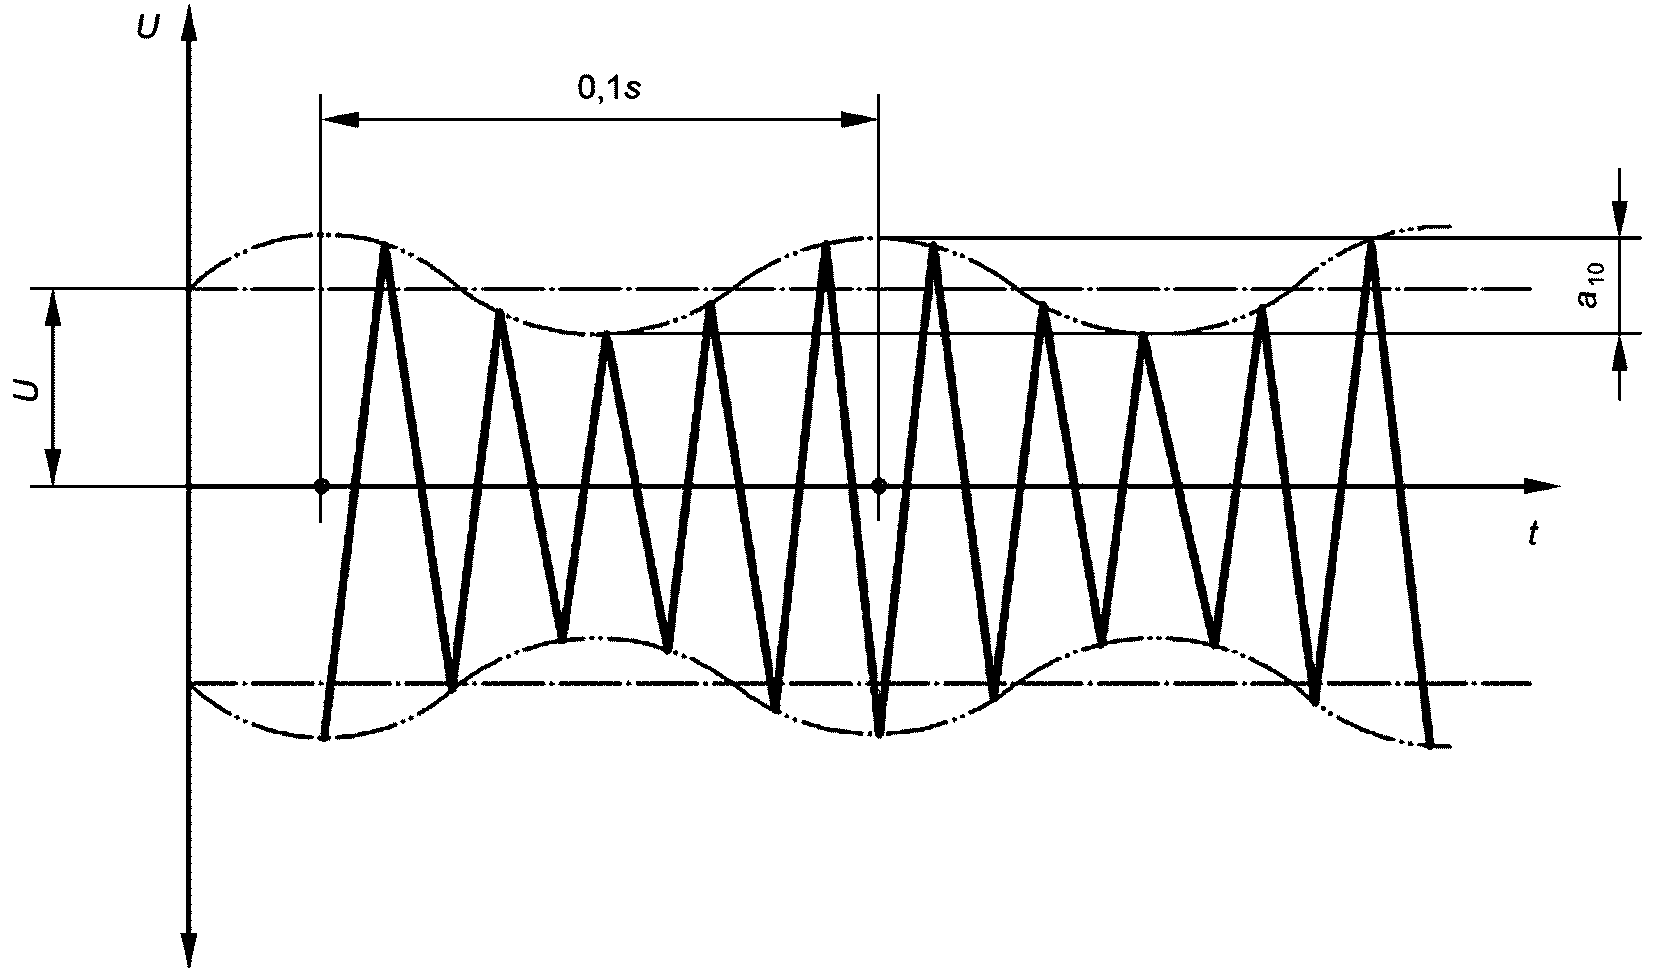 | |||||||
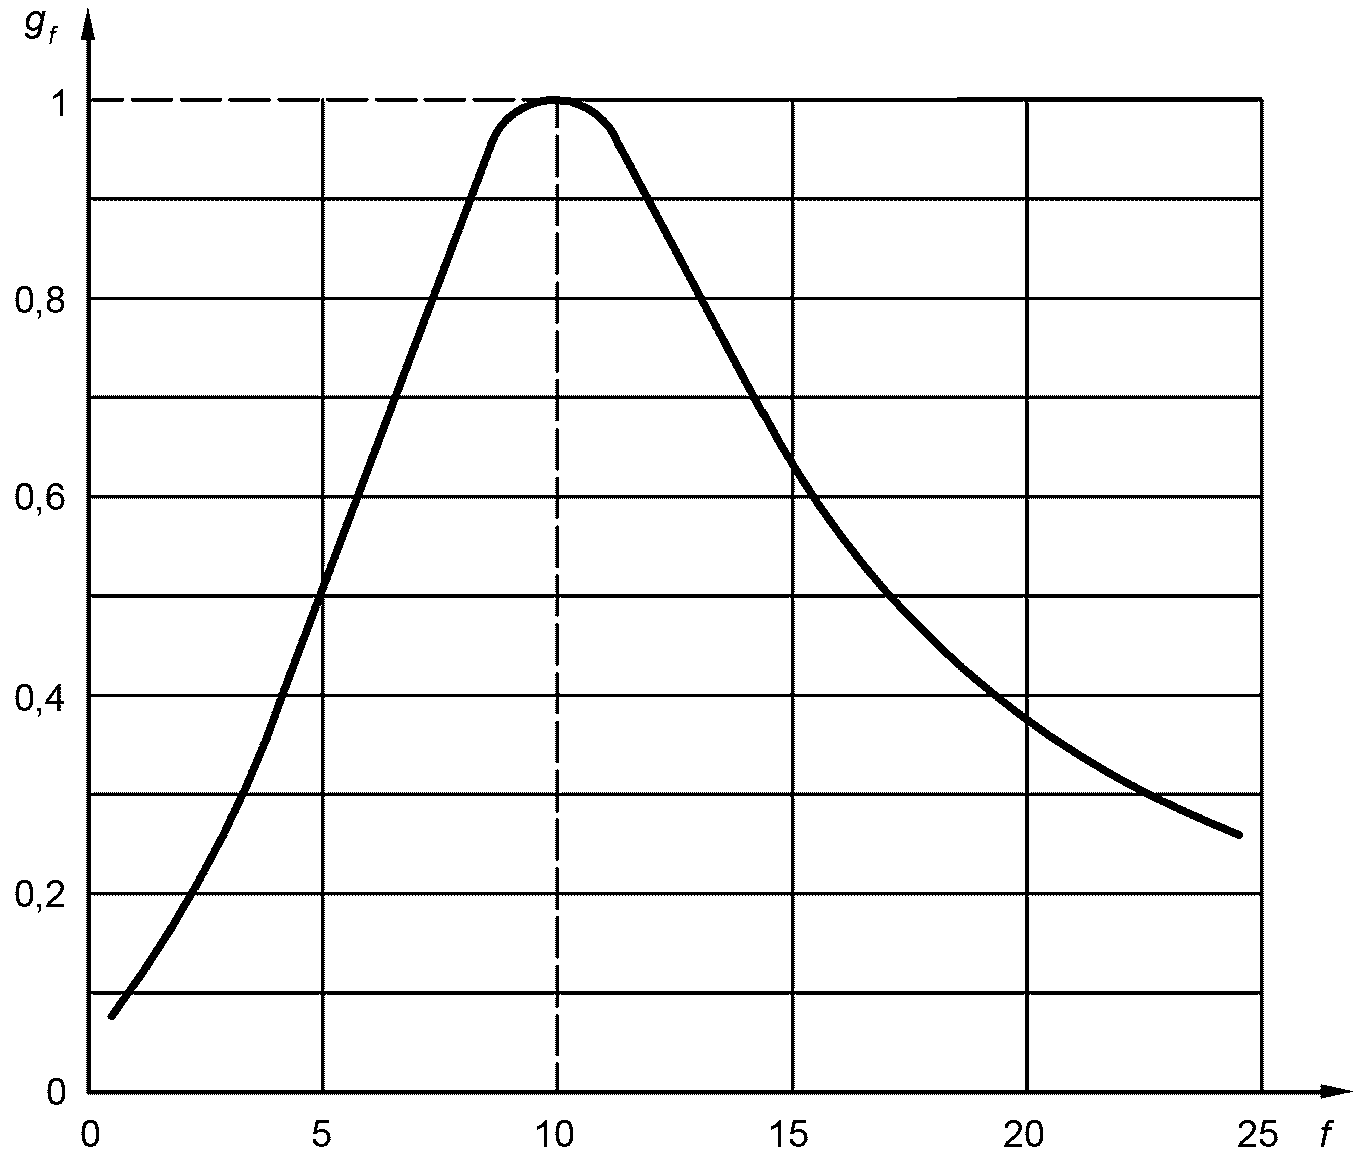
f — частота; gf — весовой фактор для частоты, соответствующей af
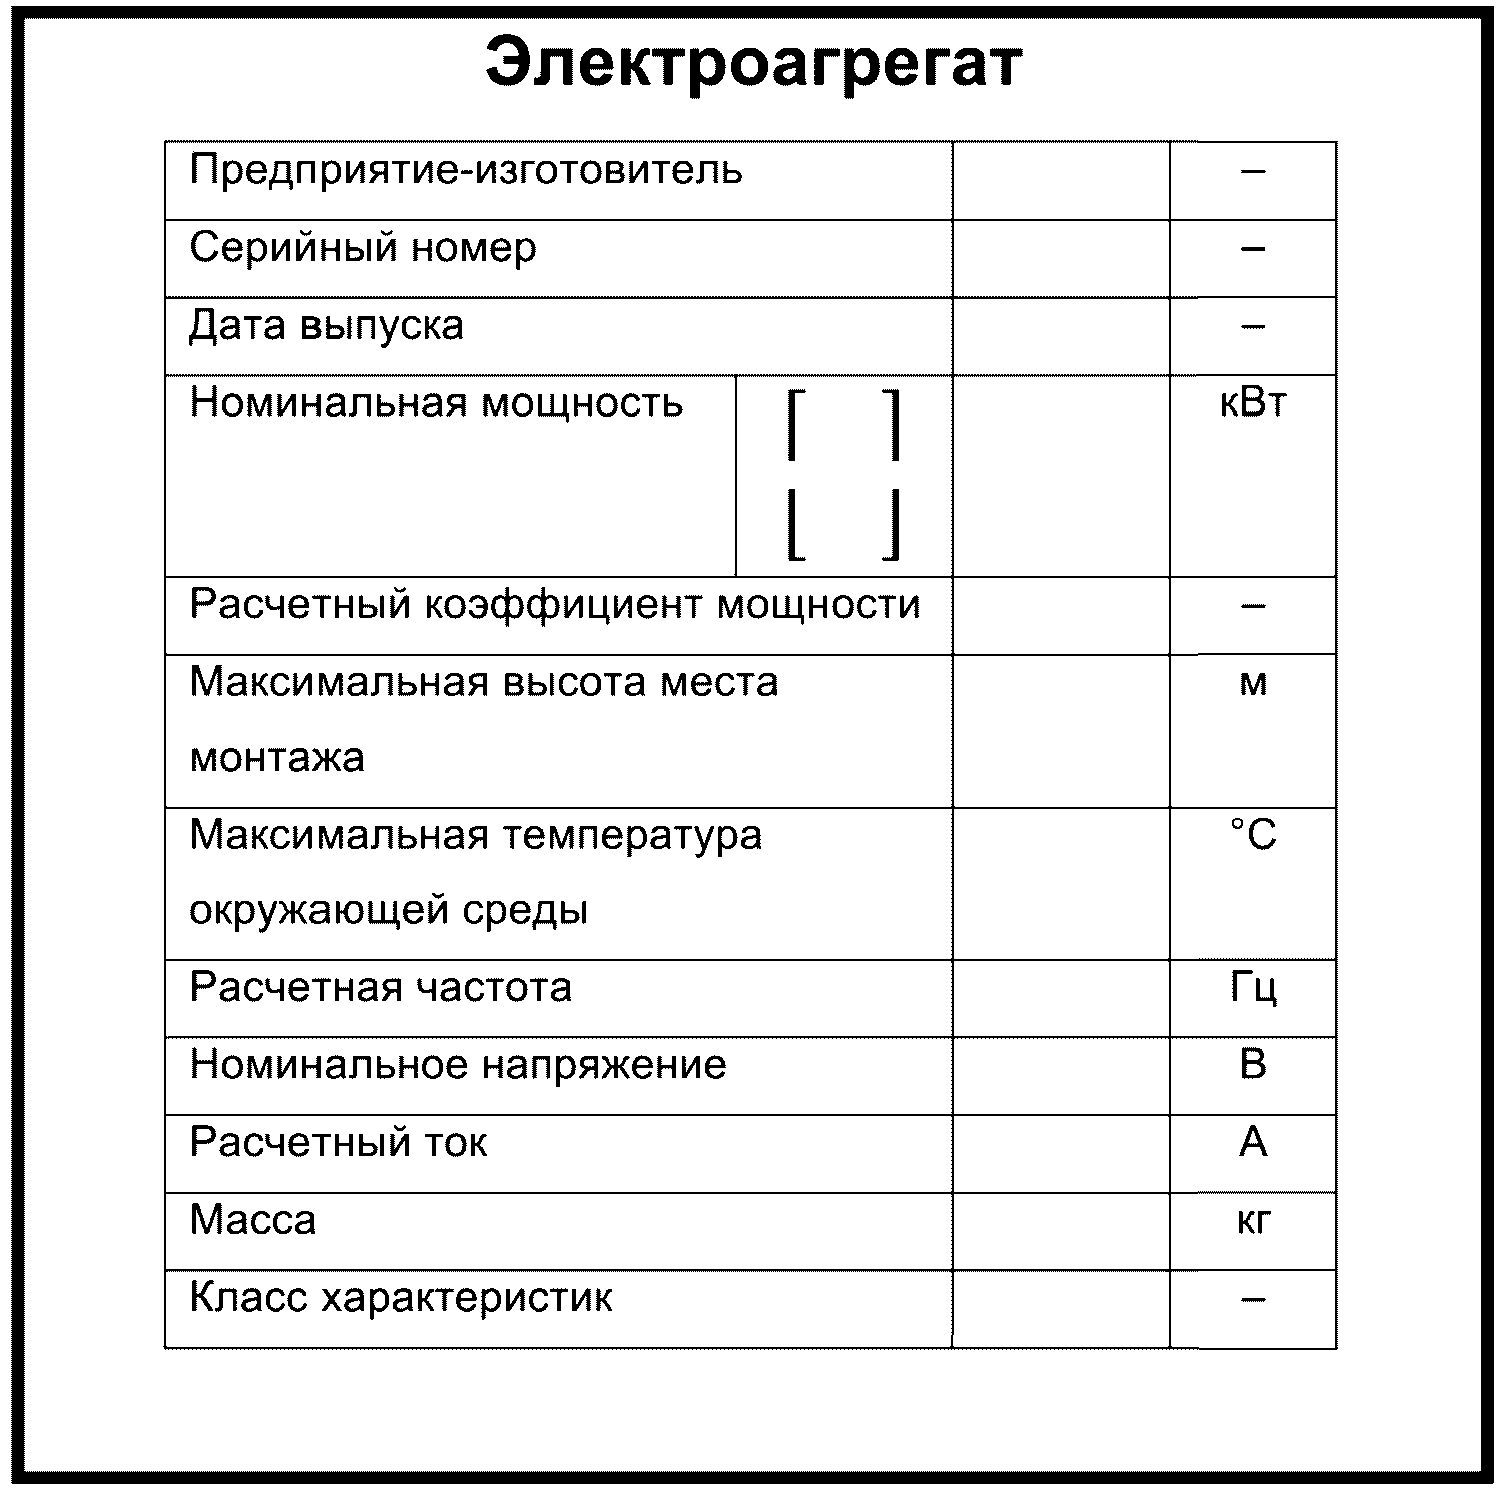
 - место для префикса индикации типа выходной
мощности (см. ISO 8528-1:2005): COP — длительная мощность;
PRP — основная мощность; LTP — ограниченная по времени
мощность; ESP — аварийная резервная мощность
Рисунок 13 — Пример маркировочной таблички
для электроагрегата переменного тока с поршневыми
двигателями внутреннего сгорания
Числовые значения отдельных классов характеристик должны быть такими, чтобы они могли быть взаимно увязаны по совместимости их отдельных компонентов.
Класс характеристик для электроагрегата выбирают в соответствии с предельными значениями характеристик этого класса.
Рекомендуется выбирать электроагрегаты более низкого класса, характеристики которого соответствуют его требованиям.
16.2 Рекомендуемые предельные значения параметров электроагрегатов с газовыми двигателями
Предельные значения параметров электроагрегатов с газовыми двигателями устанавливают по СИП (соглашению между изготовителем и потребителем). В данном соглашении должны учитываться влияние метанового числа топливного газа и пониженная теплота сгорания топлива в переходных процессах. Также следует учитывать влияние условий окружающей среды.
СВЕДЕНИЯ О СООТВЕТСТВИИ ССЫЛОЧНЫХ МЕЖДУНАРОДНЫХ
| Обозначение ссылочного международного стандарта | Степень соответствия | Обозначение и наименование соответствующего межгосударственного стандарта |
| ISO 3046-5 | - | <*>, <1> |
| ISO 8528-1 | - | <*>, <2> |
| ISO 8528-3 | IDT | ГОСТ ISO 8528-3-2011 «Электроагрегаты генераторные переменного тока с приводом от двигателя внутреннего сгорания. Часть 3. Генераторы переменного тока» |
| IEC 60034-1 | IDT | ГОСТ IEC 60034-1-2014 «Машины электрические вращающиеся. Часть 1. Номинальные значения параметров и эксплуатационные характеристики» |
| <*> Соответствующий межгосударственный стандарт отсутствует. До его принятия рекомендуется использовать перевод на русский язык данного международного стандарта. Примечание — В настоящей таблице использовано следующее условное обозначение степени соответствия стандартов: - IDT — идентичные стандарты. | ||
<1> На территории Российской Федерации действует ГОСТ Р ИСО 3046-5-2004 «Двигатели внутреннего сгорания поршневые. Характеристики. Часть 5. Крутильные колебания».
<2> На территории Российской Федерации действует ГОСТ Р 53987-2010 (ИСО 8528-1:2005) «Электроагрегаты генераторные переменного тока с приводом от двигателя внутреннего сгорания. Часть 1. Применение, технические характеристики и параметры».
БИБЛИОГРАФИЯ
| УДК 621.311.28:006.354 | МКС 27.020 | IDT |
| Ключевые слова: электроагрегаты, двигатель внутреннего сгорания, термины, определения, испытания, требования безопасности, предельные отклонения, маркировка | ||