ГОСТ ISO 22915-3-2014. Межгосударственный стандарт. Автопогрузчики промышленные. Проверка устойчивости. Часть 3. Автопогрузчики
(введен в действие Приказом Росстандарта от 15.06.2015 № 694-ст)
Примечание
Документ включен в Перечень международных и региональных (межгосударственных) стандартов, а в случае их отсутствия — национальных (государственных) стандартов, в результате применения которых на добровольной основе обеспечивается соблюдение требований технического регламента Таможенного союза «О безопасности машин и оборудования» (ТР ТС 010/2011) и в Перечень международных и региональных (межгосударственных) стандартов, а в случае их отсутствия — национальных (государственных) стандартов, содержащих правила и методы исследований (испытаний) и измерений, в том числе правила отбора образцов, необходимые для применения и исполнения требований технического регламента Таможенного союза «О безопасности машин и оборудования» (ТР ТС 010/2011) и осуществления оценки соответствия объектов технического регулирования (Решение Коллегии Евразийской экономической комиссии от 09.03.2021 № 28). Документ введен в действие с 1 ноября 2015 года.
Введен в действие
Приказом Федерального
агентства по техническому
регулированию и метрологии
от 15 июня 2015 г. № 694-ст
Industrial trucks. Verification of stability. Part 3. Reach and straddle trucks
Предисловие
Цели, основные принципы и основной порядок проведения работ по межгосударственной стандартизации установлены ГОСТ 1.0-92 «Межгосударственная система стандартизации. Основные положения» и ГОСТ 1.2-2009 «Межгосударственная система стандартизации. Стандарты межгосударственные, правила и рекомендации по межгосударственной стандартизации. Правила разработки, принятия, применения, обновления и отмены»
Сведения о стандарте
1 ПОДГОТОВЛЕН Обществом с ограниченной ответственностью «ИЦ „ЦНИП СДМ“ (ООО „ИЦ „ЦНИП СДМ“) на основе собственного аутентичного перевода на русский язык международного стандарта, указанного в пункте 5»
2 ВНЕСЕН Техническим комитетом по стандартизации ТК 56 «Дорожный транспорт»
3 ПРИНЯТ Межгосударственным советом по стандартизации, метрологии и сертификации (протокол от 22 декабря 2014 г. № 73-П)
4 Приказом Федерального агентства по техническому регулированию и метрологии от 15 июня 2015 г. № 694-ст межгосударственный стандарт ГОСТ ISO 22915-3-2014 введен в действие в качестве национального стандарта Российской Федерации с 1 ноября 2015 г.
5 Настоящий стандарт идентичен международному стандарту ISO 22915-3:2008 Industrial trucks. — Verification of stability. — Part 3. Reach and straddle trucks (Автопогрузчики промышленные. Проверка устойчивости. Часть 3. Автопогрузчики)
Международный стандарт подготовлен Техническим комитетом по стандартизации ISO/ТС 110/SC 2 «Безопасность грузовых самоходных тележек» Международной организации по стандартизации (ISO) и утвержден Европейским комитетом по стандартизации CEN в качестве европейского стандарта без внесения изменений.
Перевод с английского языка (en).
Сведения о соответствии межгосударственных стандартов ссылочным международным стандартам приведены в дополнительном приложении ДА.
Степень соответствия — идентичная (IDT)
6 Подготовленный стандарт может быть использован при ежегодной актуализации перечня стандартов, содержащих правила и методы исследований (испытаний), а также стандартов, в результате применения которых на добровольной основе обеспечивается соблюдение требований технического регламента Таможенного союза «О безопасности машин и оборудования»
Информация об изменениях к настоящему стандарту публикуется в ежегодном информационном указателе «Национальные стандарты» (по состоянию на 1 января текущего года), а текст изменений и поправок — в ежемесячном информационном указателе «Национальные стандарты». В случае пересмотра (замены) или отмены настоящего стандарта соответствующее уведомление будет опубликовано в ежемесячном информационном указателе «Национальные стандарты». Соответствующая информация, уведомление и тексты размещаются также в информационной системе общего пользования — на официальном сайте Федерального агентства по техническому регулированию и метрологии в сети Интернет
1. Область применения
Настоящий стандарт определяет требования к испытаниям на устойчивость погрузчиков с выдвижными вилами (с выдвигающейся мачтой или телескопической стрелой) и автопогрузчиков для длинномерных грузов, оборудованных наклоняемой или не наклоняемой мачтой или вилами, грузоподъемностью до 5000 кг.
Настоящий стандарт также распространяется на погрузчики, работающие в тех же условиях, оборудованные дополнительным/навесным оборудованием.
2. Нормативные ссылки
В настоящем стандарте использованы нормативные ссылки на следующие международные стандарты. Для недатированных ссылок применяют последнее издание ссылочного документа (включая все его изменения).
ISO 5053 Powered industrial trucks — Terminology (Тележки грузовые самоходные. Терминология)
ISO 22915-1 Industrial trucks — Verification of stability — Part 1: General (Автопогрузчики промышленные. Проверка устойчивости. Часть 1. Общие положения)
3. Термины и определения
В настоящем стандарте используются термины и определения в соответствии с ISO 5053 и ISO 22915-1.
4. Условия испытаний
4.1. Общие требования
4.2. Расположение на опрокидывающей платформе
4.2.1 Несущая и ведущие оси
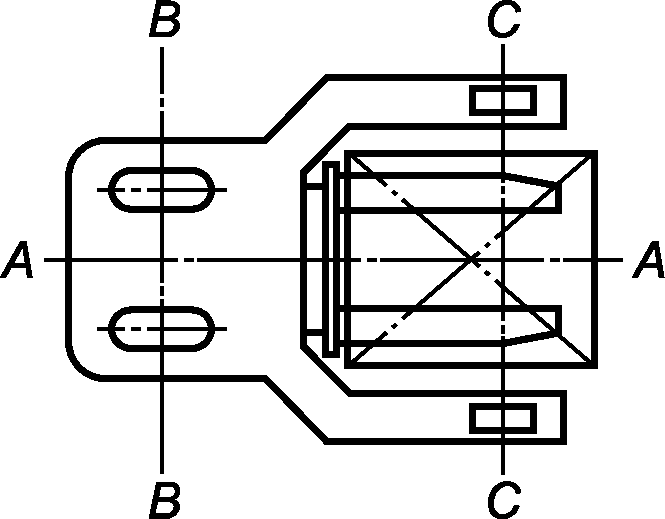
B-B — ведущая ось; C-C — несущая ось
4.2.2 Испытания 1, 2, 6, 7 и 8
Погрузчик должен быть установлен на опрокидывающую платформу так, чтобы несущая ось C-C была параллельна оси опрокидывания X-Y опрокидывающей платформы. См. таблицу 1.
| Условия испытаний | Испытание 1 | Испытание 2 | Испытание 3 | Испытание 4 | Испытание 5 | Испытание 6 | Испытание 7 | Испытание 8 | |
| Положение погрузчика | Продольное | x | x | x | x | x | |||
| Под углом | x | x | x | ||||||
| Положение рабочего органа | Нагрузка на ведущую ось | x | x | ||||||
| Нагрузка на ведомую ось | x | x | x | ||||||
| Режим работы | Транспортный | x | x | x | |||||
| Складирование/Разгрузка | x | x | x | x | x | ||||
| Грузовые испытания | С грузом | x | x | x | x | ||||
| Без груза | x | x | x | x | |||||
| Высота подъема | Максимальная | x | x | x | x | x | |||
| Транспортная | x | x | x | ||||||
| Положение рабочего органа | Выдвинут | x a | |||||||
| Собран | x | x | x | x | x | x | x | ||
| Положение мачты | Вертикально | x | b | b | b | ||||
| Отклонена назад | x | ||||||||
| Угол наклона опрокидывающей платформы | 4% | 18% | 6% | 8 | (15 + 1,1v)% или 50% max. | 14% | 14% | (15 + 0,5i + 1,55v)% (40 + 0,5i)% max. | |
| Положение погрузчика на опрокидывающей платформе | 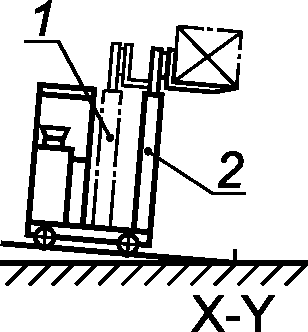 | 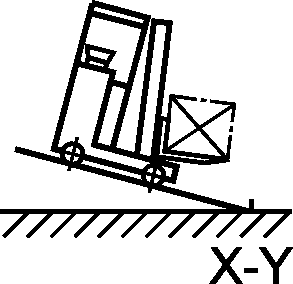 | 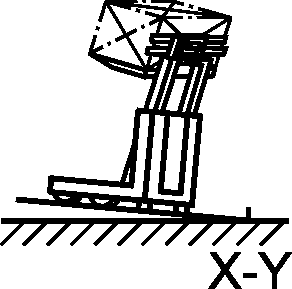 | 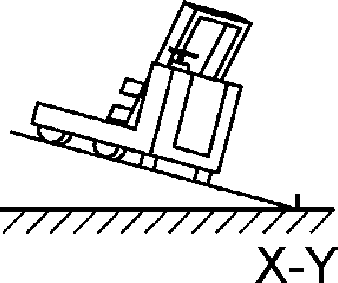 | 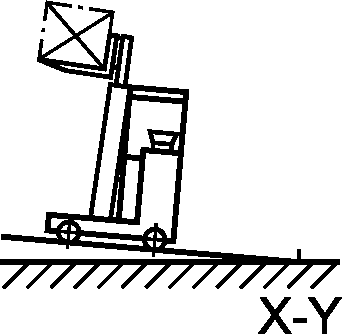 | 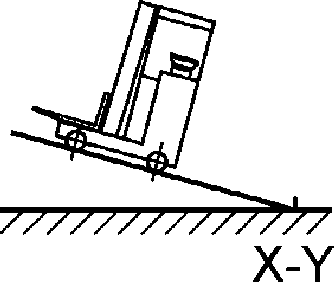 | |||
| 1 — Положение погрузчика на опрокидывающей платформе, предназначенных для погрузки/разгрузки длинномерных материалов, в том числе с раздвижным рабочим органом. 2 — Положение погрузчика на опрокидывающей платформе, предназначенных для погрузки/разгрузки стандартных материалов. | |||||||||
| Условия испытаний | Испытания 1, 2, 6, 7 и 8 | |
| Положение погрузчика на опрокидывающей платформе | 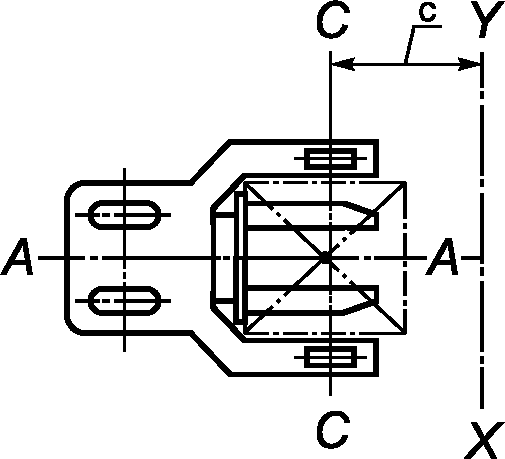 | 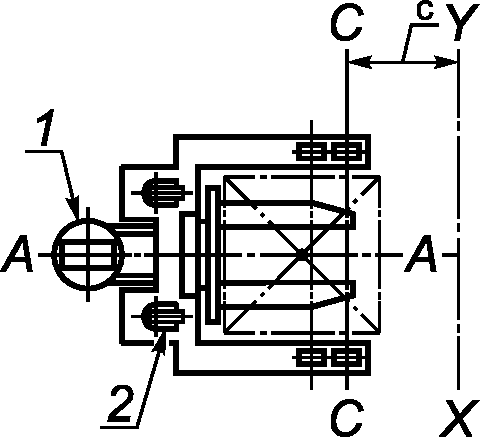 |
| В соответствии с п. 4.2.2. — Испытания 1 и 2 | ||
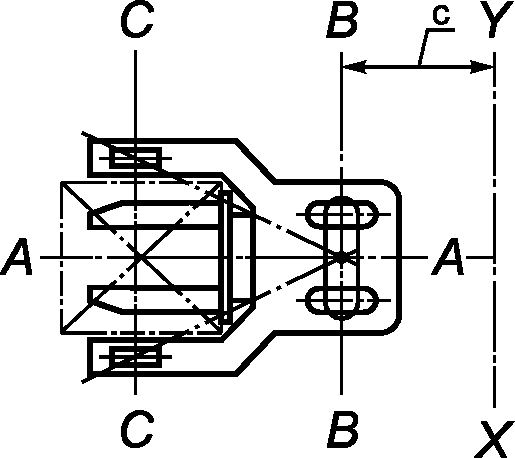 | 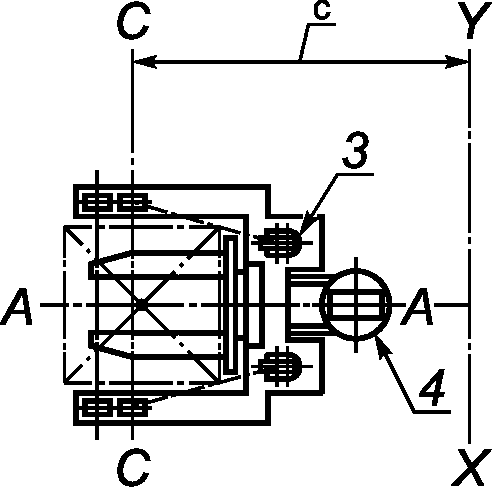 | |
| В соответствии с п. 4.2.2. — Испытания 6, 7 и 8 | ||
| 1 — Шарнирно-сочлененное соединение управляемой и приводной оси (любое положение колеса разрешено для проведения испытаний). 2 — Жестко закрепленные, неподрессоренные ролики (любое положение колеса разрешено для проведения испытаний). 3 — Жестко закрепленные, неподрессоренные ролики повернутые по направлению продольной оси симметрии груза. 4 — Шарнирно-сочлененные соединения управляемой и приводной оси (в продольном направлении). | ||
| Окончание таблицы 1 | ||||
| Условия испытаний | Испытания 3, 4 и 5 (точки M и N) | Положение погрузчика на опрокидывающей платформе | 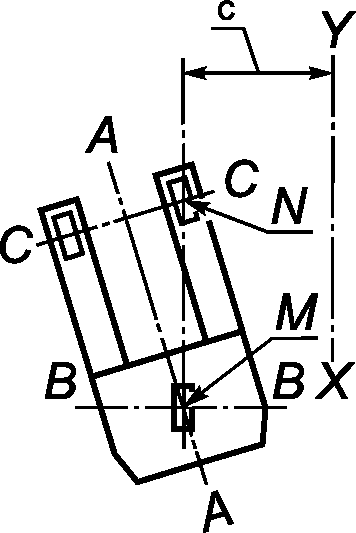 | 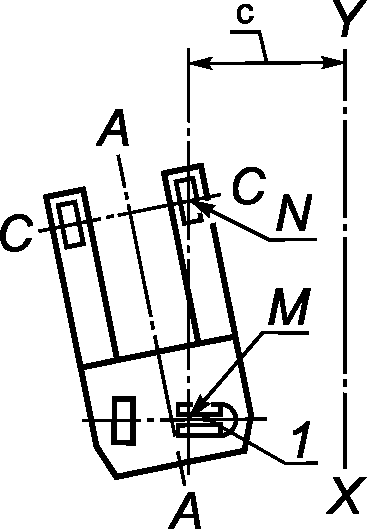 |
 |  | В соответствии с п. 4.2.3 a) | В соответствии с п. 4.2.3 b) 1) | |
| В соответствии с п. 4.2.3 b) 2) | В соответствии с п. 4.2.3 c) | 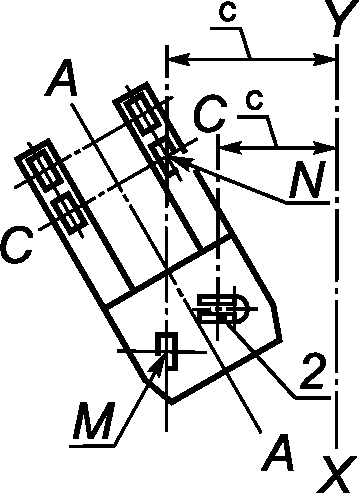 | 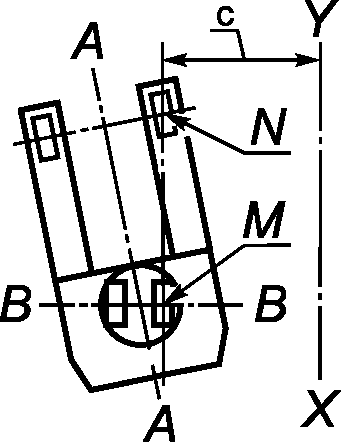 | |
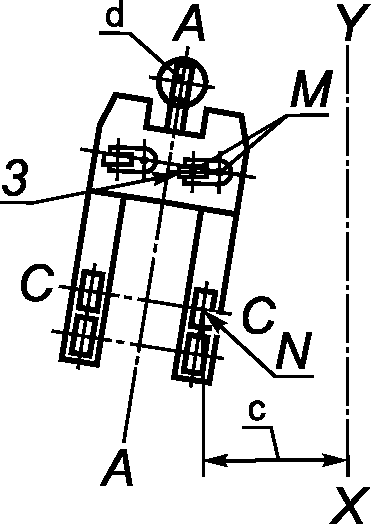 | 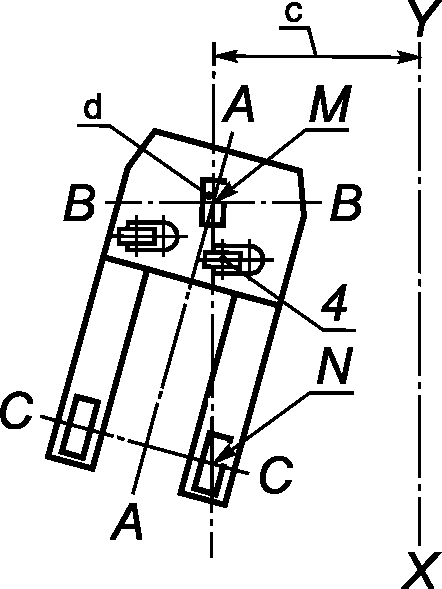 | В соответствии с п. 4.2.3 d) | В соответствии с п. 4.2.3 e) | |
| В соответствии с п. 4.2.3 f) В соответствии с п. 4.2.3 g) | 1 — Неподрессоренный ролик. 2 — Упорный подрессоренный ролик. | |||
| 3 — Жестко закрепленный, неподрессоренный ролик, направленный вдоль оси симметрии погрузчика. 4 — Подрессоренный ролик, направленный вдоль оси симметрии погрузчика. | ||||
| v — максимальная транспортная скорость погрузчика без груза, км/ч i — максимальная проектная величина преодолеваемого уклона погрузчиком без груза, % | ||||
| a - Только для доставочных тележек. b - В случае оборудования погрузчика наклоняемой мачтой или вилами, он должен быть установлен в положение соответствующее наименьшей устойчивости. c - Параллельно. d - В любом положении. | ||||
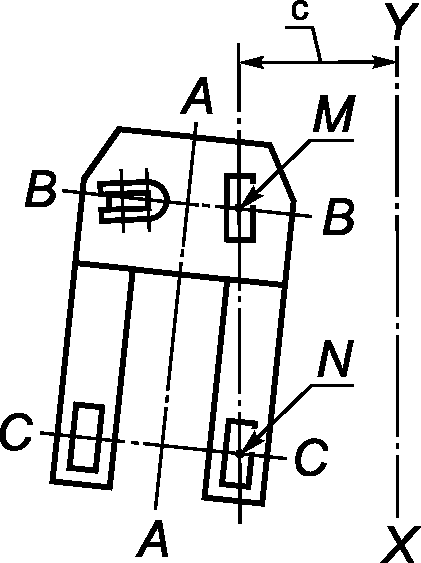
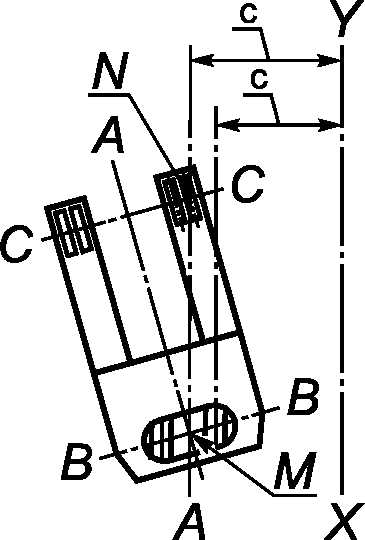
4.2.3 Испытания 3, 4 и 5
Погрузчик должен быть установлен на опрокидывающую платформу так, чтобы ось опрокидывания погрузчика M-N была параллельна оси опрокидывания X-Y опрокидывающей платформы. См. таблицу 1.
Точка M определяется следующим образом:
a) Для погрузчиков с одним ведущим колесом и жесткой рамой точка M определяется проекцией точки пересечения оси симметрии приводной/управляемой оси и оси симметрии ведущего колеса на поверхность опрокидывающей платформы.
b) Для погрузчиков с несочлененными, не подрессоренными поворачивающимися колесами/роликами точка M определяется следующим образом:
-
вертикальная проекция на опрокидывающую платформу точки пересечения оси поворачивающихся роликов, их оси симметрии и оси симметрии неповоротных роликов, находящихся параллельно оси опрокидывания X-Y;
-
вертикальная проекция на опрокидывающую платформу точки пересечения оси симметрии поворотного ролика/колеса с осью не подрессоренного ролика, установленного параллельно оси X-Y.
c) Для погрузчиков с сочлененными ведущими/управляющими колесами симметрично средней вертикальной плоскости погрузчика точка M определяется вертикальной проекцией на опрокидывающую платформу точки пересечения оси сочлененной пары колес и средней вертикальной плоскости погрузчика A-A.
d) Для погрузчиков с подрессоренными поворачивающимися роликами и одним не подрессоренным ведущим/управляющим роликом точка M определяется вертикальной проекцией на опрокидывающую платформу точки пересечения центра оси ведущего ролика B-B и осью, соединяющей центр пятна контакта ближайшего ролика к оси опрокидывания X-Y, с приводными роликами, установленными параллельно оси X-Y.
e) Для погрузчиков со сдвоенными ведущими/управляемыми поворачивающимися колесами/роликами точка M определяется проекцией на плоскость опрокидывающей платформы точки пересечения ведущей оси B-B и оси, проходящей через центр пятна контакта ближайшего к оси опрокидывания X-Y колеса/ролика при ведущих/управляемых колесах, установленных параллельно оси X-Y.
f) Для погрузчиков с несочлененными двойными ведущими/управляемыми колесами на поворотной платформе точка M определяется вертикальной проекцией на опрокидывающую платформу точки пересечения оси ведущих колес, оси симметрии ведущего колеса, находящегося ближе к оси опрокидывания X-Y, и оси, проходящей через центральную точку пятна контакта с поверхностью опрокидывающей платформы переднего колеса несущей оси погрузчика, находящегося ближе всех к оси опрокидывания X-Y.
h) Для погрузчиков с несочлененными, не подрессоренными поворачивающимися колесами/роликами точка M определяется вертикальной проекцией на опрокидывающую платформу точки пересечения оси поворачивающихся роликов, их оси симметрии и оси симметрии неповоротных роликов, находящихся параллельно оси опрокидывания X-Y.
g) Для погрузчиков с несочлененным, подрессоренным приводным (управляемым) колесом, расположенным в средней вертикальной плоскости A-A погрузчика, точка M определяется проекцией на плоскость опрокидывающей платформы точки пересечения оси ведущего колеса и оси, проходящей параллельно оси X-Y через центр пятна контакта несущего колеса/ролика, находящегося ближе всего к оси X-Y.
Точка № определяется как центральная точка пятна контакта с поверхностью опрокидывающей платформы переднего колеса несущей оси погрузчика, находящегося ближе всех к оси опрокидывания X-Y опрокидывающей платформы (см. таблицу 1).
4.3. Определение контрольной точки
Определение контрольной точки при проведении испытания 1 проводится по горизонтали, начиная с минимальной высоты подъема груза относительно точки E, и заканчивая максимальной высотой подъема груза, как показано на рисунке 2.
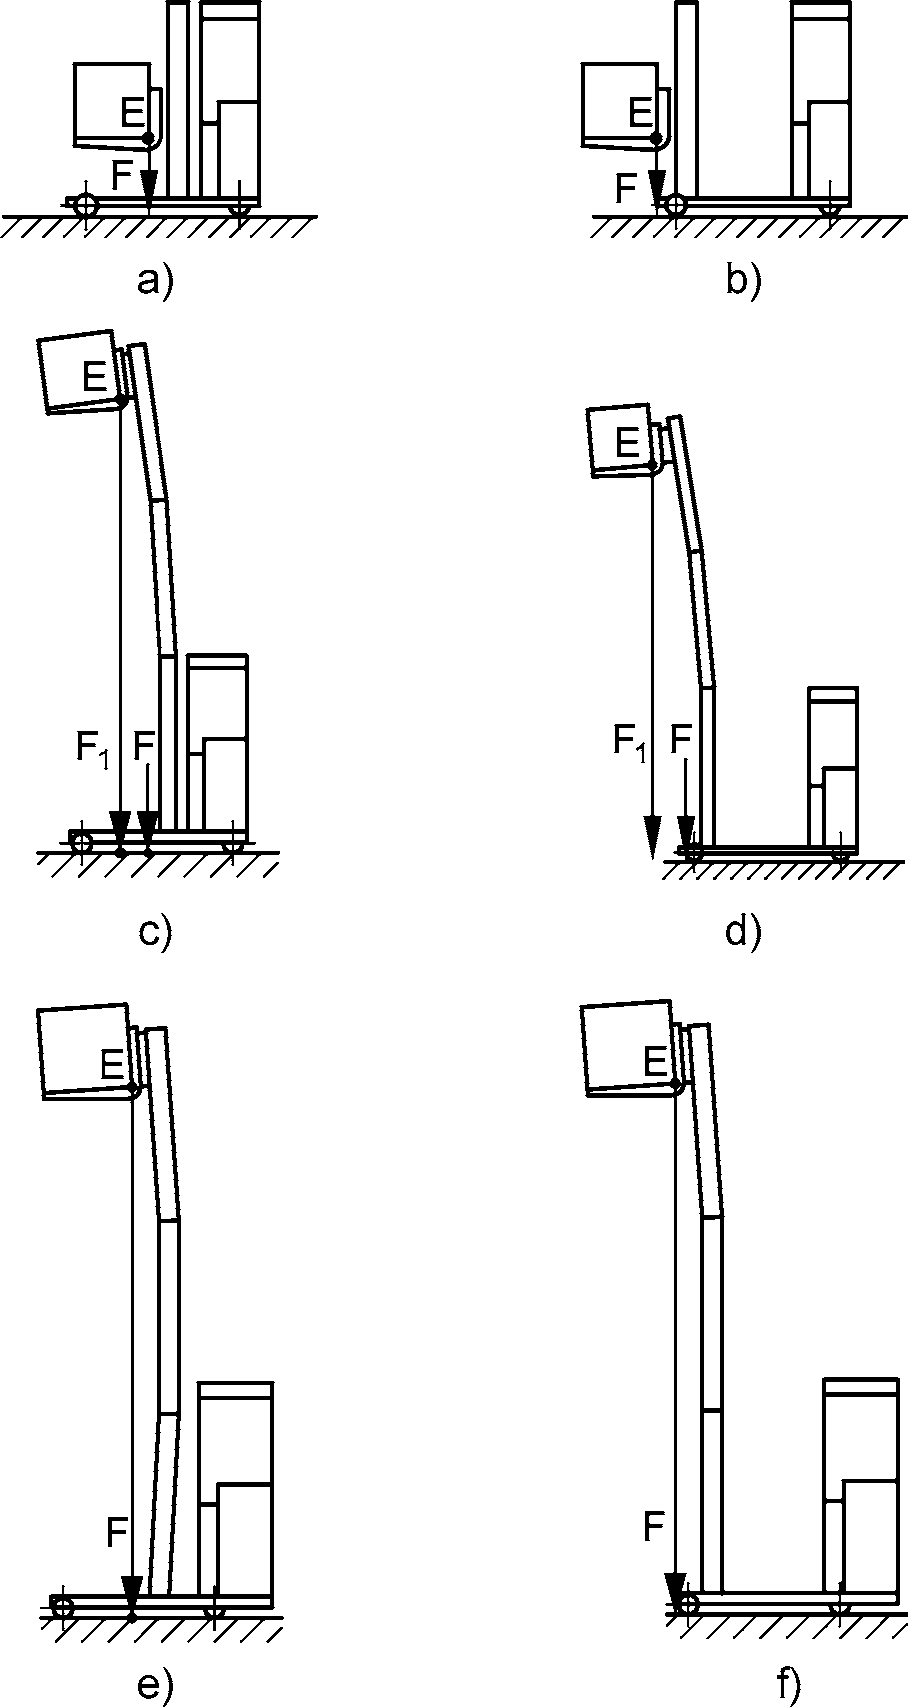
На вилы погрузчика устанавливается испытательный груз, мачта устанавливается в вертикальное положение и испытательный груз поднимается на высоту 300 мм.
С учетом изгиба передней поверхности вил устанавливают точку E, как показано в рисунке 2 a), 2 b) и центрируют груз на вилах в соответствии с центром тяжести погрузчика. Точка E используется для определения точки F на опрокидывающей платформе. При поднятой мачте, на опрокидывающей платформе может появиться новая точка F1, как показано в рисунке 2 c), 2 d). Положение этой новой точки может быть возвращено в положение точки F, как показано на рисунке 2 e), 2 f) с помощью изменения угла наклона мачты или вылета вил в пределах конструктивных характеристик погрузчика.
4.4. Высота подъема вил для испытаний, имитирующих движение
Для испытаний, имитирующих движение (испытания 2, 5 и 8), высота подъема измеряется от основания вил и должна быть 300 мм от поверхности опрокидывающей платформы.
5. Проверка устойчивости
Устойчивость погрузчиков проверяется в соответствии с таблицей 1.
| Обозначение и наименование ссылочного международного стандарта | Степень соответствия | Обозначение и наименование соответствующего межгосударственного стандарта |
| ISO 5053 Тележки грузовые самоходные. Терминология | - | <*> |
| ISO 22915-1 Автопогрузчики промышленные. Проверка устойчивости. Часть 1. Общие положения | IDT | ГОСТ ISO 22915-1-2014 Автопогрузчики промышленные. Проверка устойчивости. Часть 1. Общие положения |
| <*> Соответствующий межгосударственный стандарт отсутствует. До его утверждения рекомендуется использовать перевод на русский язык данного международного стандарта. Перевод данного международного стандарта находится в Федеральном информационном фонде технических регламентов и стандартов. Примечание — В настоящей таблице использовано следующее условное обозначение степени соответствия стандартов: - IDT — идентичные стандарты. | ||