Без названия
Актуально на 04.11.2026.
Как цитировать: Без названия. https://bukva.ai/docs/bez-nazvaniya-5028
Документ 47984
ИСТОРИЯ ИЗМЕНЕНИЙ НОРМАТИВНО-ТЕХНИЧЕСКИХ АКТОВ
flowchart LR
  n0["ГОСТ ISO 230-10-2017"]:::doc
  n1["ГОСТ ISO 230-10-2026"]:::notEnt
  n0 --> n1
classDef rst fill:#FFEBEB,stroke:#8B0000,color:#000;
classDef doc fill:#EBFFEB,stroke:#006400,color:#000;
classDef notEnt fill:#FFFFEB,stroke:#FF8C00,color:#000;
Введен в действие Приказом Федерального агентства по техническому регулированию и метрологии от 12 августа 2026 г. № 950-ст
НОРМЫ И ПРАВИЛА ИСПЫТАНИЙ МЕТАЛЛОРЕЖУЩИХ СТАНКОВ
ОПРЕДЕЛЕНИЕ ИЗМЕРИТЕЛЬНЫХ ХАРАКТЕРИСТИК СИСТЕМ ЗОНДИРОВАНИЯ МЕТАЛЛОРЕЖУЩИХ СТАНКОВ С ЧИСЛОВЫМ ПРОГРАММНЫМ УПРАВЛЕНИЕМ
Test code for machine tools. Part 10. Determination of the measuring performance of probing systems of numerically controlled machine tools
Дата введения 1 августа 2027 года
Предисловие
Цели, основные принципы и общие правила проведения работ по межгосударственной стандартизации установлены ГОСТ 1.0 «Межгосударственная система стандартизации. Основные положения» и ГОСТ 1.2 «Межгосударственная система стандартизации. Стандарты межгосударственные, правила и рекомендации по межгосударственной стандартизации. Правила разработки, принятия, обновления и отмены»
Сведения о стандарте
1 ПОДГОТОВЛЕН Федеральным государственным бюджетным образовательным учреждением высшего образования «Уфимский университет науки и технологий» (УУНиТ) и Федеральным государственным бюджетным учреждением «Российский институт стандартизации» (ФГБУ «Институт стандартизации») на основе собственного перевода на русский язык англоязычной версии стандарта, указанного в пункте 5
2 ВНЕСЕН Межгосударственным техническим комитетом по стандартизации МТК 070 «Станки»
3 ПРИНЯТ Межгосударственным советом по стандартизации, метрологии и сертификации (протокол от 31 июля 2026 г. № 199-П)
4 Приказом Федерального агентства по техническому регулированию и метрологии от 12 августа 2026 г. № 950-ст межгосударственный стандарт ГОСТ ISO 230-10-2026 введен в действие в качестве национального стандарта Российской Федерации с 1 августа 2027 г.
5 Настоящий стандарт идентичен международному стандарту ISO 230-10:2022 «Нормы и правила испытаний металлорежущих станков. Часть 10. Определение измерительных характеристик систем зондирования металлорежущих станков с числовым программным управлением» («Test code for machine tools — Part 10: Determination of the measuring performance of probing systems of numerically controlled machine tools», IDT).
Международный стандарт разработан подкомитетом SC 2 «Условия испытаний металлорежущих станков» Технического комитета ISO/TC 39 «Станки».
При применении настоящего стандарта рекомендуется использовать вместо ссылочных международных стандартов соответствующие им межгосударственные стандарты, сведения о которых приведены в дополнительном приложении ДА
Информация о введении в действие (прекращении действия) настоящего стандарта и изменений к нему на территории указанных выше государств публикуется в указателях национальных стандартов, издаваемых в этих государствах, а также в сети Интернет на сайтах соответствующих национальных органов по стандартизации.
В случае пересмотра, изменения или отмены настоящего стандарта соответствующая информация будет опубликована на официальном интернет-сайте Межгосударственного совета по стандартизации, метрологии и сертификации в каталоге «Межгосударственные стандарты»
Введение
Целью стандартов серии ISO 230 является стандартизация норм и правил испытаний точности станков, за исключением портативных электроинструментов.
Настоящий стандарт устанавливает нормы и правила испытаний для оценки измерительных характеристик контактных и бесконтактных систем зондирования, интегрированных с числовым программным управлением (ЧПУ) станка. Нормы и правила испытаний не предусматривают проведение сравнения между отдельными причинами возникновения погрешностей. Они служат для демонстрации совокупного влияния окружающей среды, станка, системы зондирования и программного обеспечения на измерительные характеристики.
Результаты этих испытаний не влияют на характеристики станка в режиме резания металла. Когда испытания необходимы для целей приемки, пользователь выбирает интересующие его испытания по согласованию с производителем/поставщиком.
Результаты этих испытаний не влияют на характеристики станка, используемого в качестве координатно-измерительной машины (КИМ). Такие характеристики связаны с вопросами прослеживаемости, и подразумевается, что они будут оцениваться на основе методов, приведенных в ISO 10360-2 и ISO 10360-5.
Нормы и правила испытаний для измерения характеристик с помощью контактных датчиков приведены в 7.1 и 8.1, сканирующих датчиков — в 7.2, систем зондирования нутромерами — в 7.3, а бесконтактных систем измерения инструмента с применением принципа лазерного светового барьера — в 8.2.
Станки с ЧПУ могут использовать системы зондирования в процессах механической обработки, таких как:
- определение правильности загрузки заготовки перед обработкой;
- расположение и/или выравнивание заготовки;
- измерение размеров заготовки после обработки, пока она еще находится на станке;
- измерение положения и ориентации поворотных осей станка;
- измерение и настройка режущего инструмента (радиуса, длины и смещения инструмента);
- определение поломки инструмента.
1 Область применения
Настоящий стандарт устанавливает нормы и правила испытаний для оценки измерительных характеристик систем зондирования, интегрированных с числовым программным управлением (ЧПУ) станка. Нормы и правила испытаний для контактных триггерных систем зондирования и сканирующих систем зондирования, работающих в режиме измерения по дискретным точкам, описаны в 7.1. Нормы и правила испытаний установлены для сканирующих систем зондирования в 7.2, для систем зондирования нутромерами — в 7.3, для контактных систем измерения инструмента — в 8.1, и для бесконтактных систем измерения инструмента с применением принципа лазерного светового барьера — в 8.2.
Оценка характеристик станка, используемого в качестве координатно-измерительной машины (КИМ), не входит в область применения настоящего стандарта. Такая оценка характеристик связана с вопросами прослеживаемости, она сильно зависит от геометрической точности станка, и, в дополнение к испытаниям системы зондирования станка, указанным в настоящем стандарте, может быть оценена в соответствии с ISO 10360-2 и ISO 10360-5.
Описание норм и правил испытаний, предусмотренных настоящим стандартом, ориентировано на обрабатывающие центры. Тем не менее, испытания применимы к большинству типов станков с ЧПУ.
2 Нормативные ссылки
В настоящем стандарте использованы нормативные ссылки на следующие стандарты [для датированных ссылок применяют только указанное издание ссылочного стандарта, для недатированных — последнее издание (включая все изменения)]:
ISO 230-1:2012, Test code for machine tools — Part 1: Geometric accuracy of machines operating under no-load or finishing conditions (Нормы и правила испытаний металлорежущих станков. Часть 1. Геометрическая точность станков, работающих на холостом ходу или в квазистатических условиях)
ISO 230-3:2020, Test code for machine tools — Part 3: Determination of thermal effects (Нормы и правила испытаний металлорежущих станков. Часть 3. Определение термического воздействия)
3 Термины и определения
В настоящем стандарте применены следующие термины с соответствующими определениями.
ISO и IEC поддерживают терминологические базы данных для использования в целях стандартизации по следующим адресам:
- платформа онлайн-просмотра ISO: доступна по адресу https://www.iso.org/obp;
- Электропедия IEC: доступна по адресу https://www.electropedia.org.
Примечание - В режиме измерения станки используются как КИМ. Следовательно, определения, относящиеся к испытаниям характеристик систем зондирования для КИМ, также применимы для станков. Поскольку не все пользователи станков знакомы с применением КИМ, данный стандарт предоставляет определения, ориентированные непосредственно на станки, при этом гарантируя, что они не будут вступать в противоречие с определениями, используемыми для КИМ.
3.1 Общие термины
3.1.1 система координат станка; СКС (machine coordinate system, MCS): Система координат, зафиксированная относительно физических или расчетных осей станка.
[ISO 10360-1:2000, 2.5 — изменено, ссылка на «станок» вместо «системы координат станка»]
3.1.2 система координат заготовки (обрабатываемой детали); СКЗ (workpiece coordinate system, WCS): Система координат, зафиксированная относительно заготовки (обрабатываемой детали).
3.1.3 измерительная зона (measuring volume): Трехмерное пространство, включающее в себя все линейные координаты, которые доступны для измерения на станке.
3.2 Термины, относящиеся к системе зондирования
3.2.1 датчик (зонд) (probe): Устройство, которое сканирует поверхность и генерирует сигнал(ы) во время измерения.
Примечание 1 — Существует несколько типов датчиков, применяемых на станках, и они используют различные технологии для достижения одной и той же цели.
Примечание 2 — Датчики могут быть «переключающего» типа или «пропорционального» типа. Они могут быть реализованы как в виде «контактных», так и в виде «бесконтактных» систем.
[ISO 10360-1:2000, 3.1 — изменено, добавлены примечание 1 и примечание 2]
3.2.1.1 контактный датчик (contacting probe): Датчик (3.2.1), для функционирования которого требуется контакт с материалом измеряемой (исследуемой) поверхности.
Пример - Обрыв электрической цепи, тензорезистор (датчик деформации).
Примечание 1 — Скорость подачи для обеспечения контакта с материалом может повлиять на характеристики таких датчиков. Правильная скорость подачи для контакта указана в инструкциях производителя/поставщика.
Примечание 2 — Для наилучшего результата скорость подачи, применяемая во время измерения, должна быть такой же, как и скорость подачи во время настройки датчика.
Примечание 3 — Обычные контактные датчики, которые работают в направлениях -X, +X, -Y, +Y и -Z, а также в любых комбинациях этих направлений, иногда называют 2,5D-датчиками. Эти контактные датчики не позволяют (или позволяют с очень ограниченными возможностями) работать в направлении +Z.
Примечание 4 — Возможность измерения в направлении +Z может быть получена с использованием системы щупа, оснащенной несколькими щупами, как показано на рисунке 1, где наконечник щупа 2 (движущийся в направлении +Z) контактирует с поверхностью заготовки и вызывает генерацию сигнала в результате отклонения в направлении -Z.
3.2.1.2 бесконтактный датчик (non-contacting probe): Датчик (3.2.1), для функционирования которого не требуется контакт с материалом измеряемой поверхности.
Пример - Оптические или лазерные системы, индуктивные и емкостные системы.
Примечание 1 — В настоящем стандарте только системы с лазерным световым барьером являются бесконтактными.
3.2.1.3 переключающий датчик (контактный триггерный датчик) (switching probe, touch trigger probe): Датчик (3.2.1), который подает двойной сигнал в результате контакта с измеряемой поверхностью.
3.2.1.4 принцип лазерного светового барьера (laser light barrier principle): Принцип, использующий лазерный передатчик и оптоэлектронный приемник для обнаружения прерывания света с целью выполнения бесконтактных измерений.
3.2.2 зондирование (probing, to probe): Операция измерения, результатом которой является определение значений (например, координатных значений, значений длины, ложных/истинных значений).
Примечание 1 — Зондирование, связанное с измерением режущих инструментов, не обязательно приводит к определению координатных значений.
Примечание 2 — Зондирование, связанное с обнаружением поломки инструмента, приводит к определению ложного/истинного состояния.
[ISO 10360-1:2000, 2.7 — изменено, определение частично изменено за счет объяснения термина «значения», добавлены примечание 1 и примечание 2]
3.2.2.1 1D-зондирование (1D probing): Измерение, позволяющее щупу двигаться только параллельно одной из осей системы координат станка или одной из осей системы координат заготовки.
3.2.2.2 2D-зондирование (2D probing): Измерение, позволяющее щупу двигаться вдоль вектора в плоскости.
Примечание 1 — Независимая настройка для наконечника щупа 1 и для наконечника щупа 2, а также дополнительные испытания указаны в ISO 10360-5.
1 — наконечник щупа 1; 2 — наконечник щупа 2; 3 — шпиндель; 4 — патрон; 5 — измерительный датчик; 6 — заготовка
Рисунок 1 — Оборудование со щупом с двумя наконечниками
3.2.2.3 3D-зондирование (3D probing): Измерение, позволяющее щупу двигаться вдоль любого вектора в пространстве.
3.2.3 система зондирования (probing system): Система, состоящая из датчика (3.2.1), контактного датчика (3.2.1.1) или бесконтактного датчика (3.2.1.2), системы передачи сигнала (оптической, радио, проводной), аппаратуры для обработки сигнала, аппаратного и программного обеспечения для измерений и, если имеются, удлинителей датчика, системы смены датчиков, щупа и удлинителей щупа, когда они используются в сочетании с подходящим станком с ЧПУ.
Примечание - Некоторые испытания, указанные в настоящем стандарте, относятся к системам зондирования, включающим контактные датчики, оснащенные системой с одним щупом, параллельным средней линии оси шпинделя станка, как показано на рисунке 2. Для применений с использованием систем, оснащенных несколькими щупами (см. рисунок 1), и для случаев, когда измерение осуществляется с использованием нескольких ориентаций средней линии оси шпинделя относительно СКУ (системы координат станка), дополнительные испытания указаны в ISO 10360-5.
[ISO 10360-1:2000, 2.6 — изменено, добавлено примечание 1]
3.2.4 настройка системы зондирования (probing system qualification): Установление параметров системы зондирования (на основе инструкций производителя/поставщика), необходимых для последующих измерений.
Примечание 1 — Оптимальный диаметр наконечника щупа (3.2.6) и расположение центра наконечника щупа относительно средней линии оси шпинделя — это типовые параметры, устанавливаемые в ходе настройки системы зондирования.
Примечание 2 — В технической документации поставщика иногда используется необоснованное по отношению к настройке системы зондирования выражение «калибровка системы зондирования».
[ISO 10360-1:2000, 3.7 — изменено, добавлены примечание 1 и примечание 2]
3.2.5 предварительный ход (pre-travel): Расстояние между точкой первого контакта наконечника щупа с обрабатываемой поверхностью и точкой, где генерируется сигнал датчика.
Примечание 1 — Предварительный ход зависит от конструкции датчика, направления измерения, скорости измерения, коммутационной силы, длины и упругости системы наконечника щупа, задержки между сигналом датчика и считыванием датчика положения станка и других факторов.
Примечание 2 — Вариация предварительного хода (обычно называемая «колебанием») при заданных условиях измерения является очень важной характеристикой системы зондирования.
Примечание 3 — Некоторые методы настройки датчика могут существенно снизить влияние вариаций предварительного хода системы зондирования.
3.2.6 оптимальный диаметр наконечника щупа (оптимальный размер наконечника щупа) (effective stylus tip diameter, effective stylus tip size): Размер наконечника щупа, используемый программным обеспечением датчика для определения размера элемента по данным измерений.
Примечание - Оптимальный диаметр (размер) наконечника щупа связан с характеристиками системы зондирования и определяется в ходе соответствующей настройки системы, а не просто измерением размера наконечника щупа.
3.2.7 наконечник щупа (stylus tip): Физический элемент, который устанавливает контакт с объектом измерения.
[ISO 10360-1:2000, 4.2 — изменено, слово «заготовка» заменено на слова «объект измерения»]
3.2.8 система щупа (stylus system): Система, состоящая из щупа и его удлинителя(ей) (при наличии).
[ISO 10360-1:2000, 4.4 — изменено, добавлено примечание]
Примечание - Удлинители могут снизить жесткость системы щупа и негативно повлиять на характеристики системы зондирования. В связи с этим испытания характеристик проводятся с использованием конкретных удлинителей щупа, представляющих интерес.
3.2.9 габаритная длина системы щупа <сферический наконечник щупа> (stylus system length): Расстояние от центра наконечника щупа до элемента, который взаимодействует с датчиком системы щупа (3.2.8).
Примечание 2 — Некоторые системы зондирования (3.2.3) устанавливают длину системы наконечника щупа как расстояние от центра наконечника, а другие — от самой выступающей точки наконечника щупа.
1 — наконечник щупа (3.2.7); 2 — щуп; 3 — удлинитель щупа (3.2.9); a — длина системы щупа
Рисунок 2 — Габаритная длина системы щупа
3.2.10 зондирующий инструмент (probing-tool): Устройство, состоящее из датчика и системы щупа (3.2.8), закрепленное в патроне.
3.2.11 длина зондирующего инструмента (probing-tool length): Расстояние от самой выступающей точки наконечника щупа до опорной поверхности шпинделя станка или до измерительной линии, которая соединяется с зондирующим инструментом.
Примечание 2 — Некоторые системы зондирования устанавливают длину зондирующего инструмента как расстояние от центра наконечника щупа до опорной поверхности шпинделя станка, которая соединяется с зондирующим инструментом, а другие — от самой выступающей точки наконечника щупа до опорной поверхности шпинделя станка, которая соединяется с зондирующим инструментом.
Примечание 3 — Для патронов с цельным хвостовиком опорная поверхность шпинделя находится на измерительной линии конуса шпинделя. Для других патронов (с полым хвостовиком) опорной поверхностью шпинделя является торцевая поверхность шпинделя.
Примечание 4 — Обычно система зондирования управляется контроллером станка как инструмент, поэтому учитывается общая длина.
Примечание 5 — Процедура определения длины зондирующего инструмента указана в инструкциях производителя/поставщика.
1 — шпиндель; 2 — патрон; 3 — измерительный датчик; 4 — щуп; L — длина зондирующего инструмента
Рисунок 3 — Длина зондирующего инструмента
3.2.12 смещение наконечника щупа (stylus tip offset): Действительное расстояние от центра наконечника щупа до оси средней линии шпинделя, в котором установлен измерительный инструмент.
Примечание - Испытание на смещение наконечника щупа см. в 7.1.3.
3.3 Термины, относящиеся к характеристикам зондирования
3.3.1 повторяемость зондирования (probing repeatability): Степень близости значений координат, обеспечиваемая системой зондирования при ее многократном применении к одному и тому же объекту измерения, например местоположению поверхности, центру окружности или сферы, при одних и тех же условиях испытаний.
Примечание 1 — Данное определение относится конкретно к этой части стандарта и к испытанию системы зондирования; оно не распространяется на общее определение, связанное с метрологическими характеристиками, определенными в других международных стандартах.
Примечание 2 — Повторяемость зондирования может быть выражена количественно через характеристики рассеяния измеренных величин или диапазон измеренных значений.
Примечание 3 — Повторяемость зондирования относится ко всей системе зондирования. Она не сопоставима с «повторяемостью датчиков», как это определено в руководствах поставщиков датчиков.
3.3.2 погрешность зондирования PFTU (probing error): Погрешность, в пределах которой можно определить диапазон радиусов эталонного образца с помощью станка, использующего одну систему щупа (3.2.8).
Примечание 1 — В обозначении PFTU символ P указывает на то, что погрешность связана прежде всего с характеристикой системы зондирования, символ F связан с погрешностью формы, символ T относится к контактной (тактильной) системе, а символ U указывает на использование одного (уникального) щупа.
Примечание 2 — Стандартный эталонный образец для 2D-зондирования — это кольцо, поверенное (откалиброванное) по форме. Стандартный эталонный образец для 3D-зондирования — это сфера, поверенная (откалиброванная) по форме.
Примечание 3 — Погрешность 2D-зондирования PFTU,2D рассматривается в 7.1.5, а погрешность 3D-зондирования PFTU,3D — в 7.1.6.
Примечание 4 — Погрешность 2D-зондирования PFTU,2D называется PForm.Cir.1x36:SS:Tact в ISO 10360-5:2020, а погрешность 3D-зондирования PFTU,3D — PForm.Sph.1x25:SSTact в ISO 10360-5:2020.
3.4 Термины, относящиеся к сканирующим датчикам
3.4.1 положение покоя (ненагруженное положение) (rest position, unloaded position) Положение центра наконечника щупа, когда он находится в стационарном состоянии и не отклоняется при контакте с поверхностью.
Примечание - Положение покоя — это номинальное положение, которое устанавливается в процессе проверки системы зондирования. Фактическое положение покоя в любой момент времени обычно немного отличается от этого значения.
3.4.2 максимальное отклонение при сканировании (maximum scanning deflection): Максимальное отклонение, которое может быть приложено к центру наконечника щупа во время измерения при сканировании, как указано производителем/поставщиком.
Примечание - Максимальное отклонение при сканировании может варьироваться в зависимости от направления отклонения (x, y, z).
3.4.3 ограничение по предельному перемещению щупа (probe over-travel limit): Максимальное отклонение центра наконечника щупа от исходного положения покоя, которое может быть применено без повреждения узла щупа в соответствии с указаниями производителя/поставщика.
3.4.4 минимальное отклонение при сканировании (minimum scanning deflection): Минимальное отклонение центра наконечника щупа от его положения покоя, которое допускается при измерении во время сканирования в соответствии с указаниями производителя/поставщика.
Примечание - Отклонение запрограммировано на достаточно большую величину, чтобы наконечник щупа поддерживал контакт с поверхностью на протяжении всего измерения.
3.4.5 диапазон сканирующего измерения (scanning measurement range): Максимально допустимое расстояние между номинальной линией сканирования (3.4.7) и фактической линией сканирования в соответствии с указаниями производителя/поставщика.
Примечание 1 — Это расстояние может быть выражено отдельно для различных осей датчика, например, +/- 0,3 мм по осям X и Y, +/- 0,2 мм по оси Z.
Примечание 2 — Диапазон сканирующего измерения меньше разницы между максимальным и минимальным отклонениями при сканировании по ряду причин, включая:
- отклонение от заранее заданной траектории движения инструмента, вызванное погрешностями в траектории движения станка;
- аппроксимации при построении траектории движения инструмента (например, аппроксимация кривой прямолинейными отрезками);
- дополнительное отклонение датчика, вызванное движением вдоль сканируемой поверхности (например, трение, локальные отклонения от нормали поверхности, чистота поверхности).
3.4.6 центральная точка наконечника (центр наконечника) (tip centre point, centre point): Заданное положение центра наконечника щупа во время измерения.
Примечание - Также применяют термин «индицируемая измеренная точка» (см. ISO 10360-1:2000, 2.12).
3.4.7 целевая линия сканирования (номинальная линия сканирования) (target scan line, nominal scan line): Линия, вдоль которой находятся целевые точки контакта.
3.4.8 сканирование по заранее заданной траектории (pre-defined path scanning): Метод сканирования, при котором движение системы зондирования между двумя заданными точками направляется целевой линией сканирования.
Примечание 1 — В данном методе сканирования обратная связь от системы зондирования не применяется для управления движением системы зондирования.
[ISO 10360-1:2000, 7.5, изменено — исключено примечание и добавлено примечание 1]
3.4.9 дискретно-точечное измерение (discrete-point measurement): Измерение отдельной точки на поверхности с использованием аналоговых измерительных возможностей сканирующего датчика, при этом номинальное движение датчика направлено перпендикулярно измеряемой поверхности.
4 Обозначения
В настоящем стандарте применены следующие обозначения:
D — диаметр эталонного кольца или диаметр эталонной сферы;
DSC,2D — диаметр измеряемой окружности для 2D сканирующего испытания (кольцо);
DSC,3D — диаметр измеряемой окружности для 3D сканирующего испытания (сфера);
E — минимальная ожидаемая повторяемость измерений;
ECIR,D — погрешность измерения диаметра окружности;
ECIR,TD,F - диапазон погрешности измерений формы окружности для проверки вариации  задержки;
ECIR,TD,F,MAX - максимальная погрешность измерения формы окружности для проверки вариации  задержки;
ECIR,TD,D - погрешность вариации  задержки при измерении диаметра окружности;
ECIR,TD,X - погрешность вариации  задержки при определении положения центра окружности по оси X;
ECIR,TD,Y - погрешность вариации  задержки при определении положения центра окружности по оси Y;
ECML,X — комбинированная погрешность обработки и позиционирования по оси X;
ECML,Y — комбинированная погрешность обработки и позиционирования по оси Y;
ECML,Z — комбинированная погрешность обработки и позиционирования по оси Z;
ECOR,X — погрешность определения углового положения по оси X;
ECOR,Y — погрешность определения углового положения по оси Y;
ECOR,Z — погрешность определения углового положения по оси Z;
ELIN,Y — погрешность ориентации базовой плоскости СКЗ в направлении оси Y;
ESC,2D,DIA — погрешность диаметра при 2D-сканировании;
ESC,2D,FORM — погрешность формы при 2D-сканировании;
ESC,2D,POS — повторяемость положения при 2D-сканировании;
ESC,3D,DIA — погрешность диаметра при 3D-сканировании;
ESC,3D,POS — повторяемость положения при 3D-сканировании;
ESC,3D,FORM — погрешность формы при 3D-сканировании;
ESPH,D — погрешность измерения диаметра сферы;
ESPH,TD,F - диапазон погрешности измерений формы сферы для проверки вариации  задержки;
ESPH,TD,F,MAX - максимальная погрешность измерения формы сферы для проверки вариации  задержки;
ESPH,TD,D - погрешность измерения диаметра сферы для проверки вариации  задержки;
ESPH,TD,X - погрешность положения центра сферы по оси X для проверки вариации  задержки;
ESPH,TD,Y - погрешность положения центра сферы по оси Y для проверки вариации  задержки;
ESPH,TD,Z - погрешность положения центра сферы по оси Z для проверки вариации  задержки;
ESPT,TD,X - погрешность по оси X для проверки вариации  задержки по одной оси;
ESPT,TD,Y - погрешность по оси Y для испытания вариации  задержки по одной оси;
ESPT,TD,Z - погрешность по оси Z для испытания вариации  задержки по одной оси;
EPLA,Z — погрешность ориентации базовой плоскости СКЗ в направлении оси Z;
EWEB,X — погрешность измерения размера выступа или паза по оси X;
EWEB,Y — погрешность измерения размера выступа или паза по оси Y;
F — скорость подачи при измерении;
FR — погрешность формы кольца;
FSC,2D — погрешность формы при 2D-сканировании;
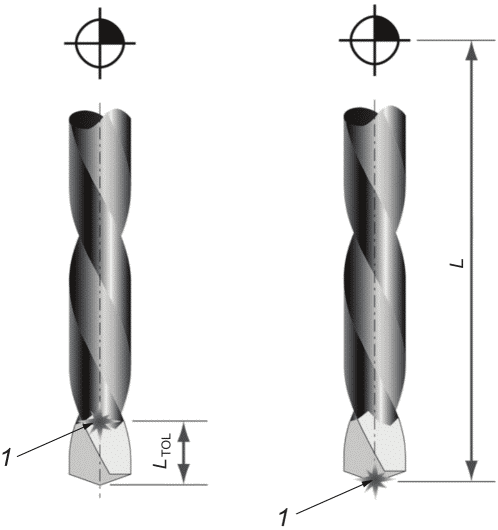
LTOL — порог поломки инструмента;
O — смещение наконечника щупа;
PFTU — определение погрешности зондирования;
PFTU,2D — погрешность 2D-зондирования;
PFTU,3D — погрешность 3D-зондирования;
r — радиальное расстояние (с максимальным значением rmax и минимальным значением rmin от центра);
RCIR,D — повторяемость измерения диаметра окружности;
RCIR,X — повторяемость положения центра окружности по оси X;
RCIR,Y — повторяемость положения центра окружности по оси Y;
RCML,X — комбинированная повторяемость обработки и позиционирования по оси X;
RCML,Y — комбинированная повторяемость обработки и позиционирования по оси Y;
RCML,Z — комбинированная повторяемость обработки и позиционирования по оси Z;
RPTL,X — повторяемость положения зондирующего инструмента по оси X;
RPTL,Y — повторяемость положения зондирующего инструмента по оси Y;
RPTL,Z — повторяемость положения зондирующего инструмента по оси Z;
RSPH,X — повторяемость положения центра сферы по оси X;
RSPH,Y — повторяемость положения центра сферы по оси Y;
RSPH,Z — повторяемость положения центра сферы по оси Z;
RSET,L,N — повторяемость настройки длины инструмента при использовании невращающегося инструмента;
RSET,L,R — повторяемость настройки длины инструмента при использовании вращающегося инструмента;
RSET,D,R — повторяемость настройки диаметра инструмента;
RSPH,D — повторяемость измерения диаметра сферы;
RSPT,X — повторяемость одноточечного зондирования по оси X;
RSPT,Y — повторяемость одноточечного зондирования по оси Y;
RSPT,Z — повторяемость одноточечного зондирования по оси Z;
RWEB,X — повторяемость измерения размера выступа или паза по оси X;
RWEB,Y — повторяемость измерения размера выступа или паза по оси Y;
RXY — диапазон измерений при сканировании в плоскости XY;
RZNEG — диапазон измерений по оси Z при отрицательной материальной позиции;
RZPOS — диапазон измерений по оси Z при положительной материальной позиции;
TSC,2D — время проверки 2D-сканированием;
TSC,3D — время проверки 3D-сканированием;
XSC,2D — проверка центра координат по оси X 2D-сканированием (кольцо);
XSC,3D — проверка центра координат по оси X 3D-сканированием (сфера);
YSC,2D — проверка центра координат по оси Y 2D-сканированием (кольцо);
YSC,3D — проверка центра координат по оси Y 3D-сканированием (сфера);
ZSC,3D — проверка центра координат по оси Z 3D-сканированием (сфера).
5 Предварительные параметры
5.1 Факторы, влияющие на измерительные характеристики системы зондирования
Измерительные характеристики системы зондирования включают в себя характеристики станка в ограниченной, небольшой зоне и не могут быть просто определены на основе технических характеристик отдельного датчика.
Основные факторы, влияющие на измерительные характеристики системы зондирования станка:
a) стабильность работы станка;
b) геометрическая точность станка, то есть точность позиционирования (включая разрешение, люфт), прямолинейность, крен, тангаж, погрешность углового отклонения, перпендикулярность осей и т.д.;
c) загрязнение измеряемых (обнаруживаемых) поверхностей;
d) погрешность зондирования и повторяемость системы зондирования, включая замену и перемещение инструмента зондирования;
e) настройка системы зондирования;
f) влияние температуры на станок, систему зондирования, изделие и заготовку или режущий инструмент, в том числе на движущиеся оси и шпиндели;
g) скорость подачи и ускорения во время измерений;
h) расстояния отступов и перебегов;
i) задержка и вариация задержки между сигналом зондирования и показаниями датчиков положения станка;
j) шероховатость зондируемой поверхности.
Повторяемость зондирования заготовки должна быть проверена в соответствии с испытаниями, указанными в 7.1.2; повторяемость расположения инструмента для зондирования должна быть проверена в соответствии с испытаниями, указанными в 7.1.4; повторяемость настройки инструмента должна быть проверена в соответствии с испытаниями, указанными в 8.1.3.
Испытания для оценки характеристик системы зондирования заготовки и геометрической точности станка (в ограниченной, небольшой зоне) приведены в 7.1.5 и 7.1.6.
Испытания вариации задержки между сигналом зондирования и показаниями датчиков положения станка приведены в 7.1.9; испытания характеристик измерения размеров элементов приведены в 7.1.10.
Влияния температуры лучше всего наблюдаются с использованием процедур, указанных в 6.2 и в ISO 230-3.
5.2 Единицы измерения
В настоящем стандарте все линейные размеры и отклонения выражены в миллиметрах. Все угловые размеры выражены в градусах. Угловые отклонения, в основном, выражаются в соотношениях, но в некоторых случаях для уточнения могут использоваться микрорадианы или угловые секунды. Для преобразования единиц угловых отклонений или допусков следует использовать формулу
5.3 Ссылки на ISO 230-1
Следует ссылаться на ISO 230-1, особенно в отношении настройки станка перед проведением испытаний.
5.4 Средства измерений
Средства измерений, указанные в описанных ниже испытаниях, являются только примерами. Допускается использовать другие средства измерений, способные измерять те же величины и имеющие ту же или меньшую погрешность (неопределенность) измерения. Следует ссылаться на ISO 230-1:2012, раздел 5, в котором указана связь между погрешностями (неопределенностями) измерений и допусками. Полезную информацию о средствах измерений также можно получить из ISO/TR 230-11.
5.5 Состояние станка перед испытанием
Перед началом испытаний геометрические характеристики станка должны быть оценены в соответствии с международными стандартами (например, ISO 230-1 — ISO 230-3, ISO 10791-1).
Примечание - Могут применяться соответствующие национальные стандарты.
Кроме того, процедуры настройки датчика должны выполняться в соответствии с условиями, указанными производителем/поставщиком.
5.6 Последовательность испытаний
Последовательность, в которой испытания представлены в настоящем стандарте, не определяет практический порядок испытаний. Испытания, описанные в разделах 6 — 8 могут выполняться как по отдельности, так и в любой комбинации.
5.7 Необходимость испытаний
При испытании станка не всегда есть необходимость или возможность выполнить все проверки, описанные в настоящем стандарте. Если испытания необходимы для целей приемки, пользователь должен выбрать по согласованию с производителем/поставщиком, те испытания, которые касаются интересующих его компонентов и/или характеристик станка. Эти испытания должны быть четко указаны при заказе станка. Ссылка на настоящий стандарт, касающаяся приемочных испытаний, без указания конкретных проверок и без согласования соответствующих расходов, не может считаться обязательной для какой-либо договаривающейся стороны.
Испытания, описанные в настоящем стандарте, применимы как к приемочным испытаниям, так и к повторным проверочным испытаниям, и их следует периодически проводить после выхода из строя датчика или станка, а также при изменении любого из следующих условий зондирования:
- скорости подачи во время зондирования;
- системы щупа (в частности, длина системы щупа);
- скорости подачи при настройке;
- ориентации системы зондирования (например, вертикальная или горизонтальная ориентация датчика);
- датчика;
- номинального отклонения;
- диапазона измерений.
5.8 Источники неопределенности при проведении испытаний
Испытания, описанные в настоящем стандарте, выявляют характеристики системы зондирования как измерительного инструмента. Поэтому они отличаются от испытаний, описанных в других частях ISO 230. Например, при испытании повторяемости позиционирования осей станка с ЧПУ цель заключается в определении повторяемости конкретной характеристики станка при заданных условиях повторных измерений. Следует отметить, что данный стандарт сосредоточен на определении характеристик конкретной системы зондирования: самой системы зондирования; поэтому внимание уделяется оценке компонентов неопределенности испытаний, а не компонентов неопределенности измерений, как указано в ISO/TR 230-9. Например, неопределенность датчика/системы зондирования не включается в неопределенность испытаний.
Необходимую информацию можно получить из ISO/TS 23165.
Основные факторы, влияющие на неопределенность испытаний при испытании характеристик системы зондирования:
- неопределенность калибровки эталонного образца, то есть эталонных кольца или сферы, если применимо;
- выравнивание эталонного кольца (колец), если применимо;
- крепление эталонного образца, если применимо;
- компенсация термических погрешностей при измерениях при температурах, выходящих за рамки требований производителя/поставщика к температуре окружающей среды, выполняется в соответствии с 6.1.
Примечание - Если испытания выполняются при температурах, соответствующих рекомендациям производителя/поставщика, или если не указаны рекомендации по температуре окружающей среды, то результаты испытаний должным образом отражают метрологические характеристики системы зондирования, следовательно, это не вносит вклад в неопределенность испытаний;
- погрешность, связанная с изменением окружающей температуры (ETVE) во время зондирования, а также повторяемость измерений, обусловленная тем, что фактические условия проведения испытаний превышают требования производителя/поставщика к температуре окружающей среды.
5.9 Представление результатов испытаний
Должны быть представлены необходимые параметры испытания, включая следующие:
b) идентификация измерительного программного обеспечения и номер версии, если применимо;
c) идентификация NC — программного обеспечения и номер версии, если применимо;
d) идентификация зонда/датчика;
e) идентификация компонентов системы щупа и его длина;
f) установка силы переключения датчика, если применимо;
g) положение и ориентация зонда/датчика, если это не предусмотрено конструкцией станка;
h) тип, размеры и идентификация измеряемого изделия или инструмента;
i) расположение образца в измерительной зоне станка, если применимо;
j) скорость подачи во время настройки датчика и во время испытания;
k) расстояние зондирования при настройке датчика и во время испытания;
l) количество точек и их распределение;
m) запрограммированная частота вращения шпинделя, если применимо;
n) соответствующие температуры станка и окружающей среды;
6 Термические воздействия
6.1 Общие положения
Согласно ISO 1, если не указано иное, температура для измерений размеров в промышленности составляет 20 °C; следовательно, средства измерений и объекты измерений должны находиться в равновесии с окружающей средой, где температура поддерживается на уровне 20 °C, либо должна поддерживаться заданная температуры. Если температура окружающей среды отличается от 20 °C или другой заданной температуры испытаний, необходимо ввести поправку на номинальное дифференциальное тепловое расширение (NDE) между средством измерений и объектом измерения (станком), чтобы скорректировать результаты до значений, соответствующих 20 °C или заданной температуре испытаний. Должна применяться встроенная коррекция номинального дифференциального теплового расширения NDE, используемая для нормальной работы станка; дополнительная коррекция NDE, предназначенная только для измерений, не должна использоваться для корректировки тепловой деформации датчиков положения станка.
6.2 Испытание на погрешность при изменении температуры окружающей среды (ETVE)
Перед оценочными испытаниями зонда должно быть проведено испытание ETVE (как указано в ISO 230-3:2020, раздел 5). Продолжительность испытания ETVE должна быть согласована между производителем/поставщиком и пользователем и должна включать ожидаемое время испытаний.
Испытания ETVE предназначены для выявления влияния изменений температуры окружающей среды на станок. Они не должны использоваться для сравнения станков.
Производитель/поставщик (станка или системы зондирования) должен определить температурные условия, в которых могут быть достигнуты указанные характеристики системы зондирования. Ответственность за обеспечение приемлемых температурных условий для проведения операции зондирования лежит на пользователе. Однако если пользователь следует рекомендациям, предоставленным производителем/поставщиком системы зондирования/станка, или если такие рекомендации не предоставлены, ответственность за выполнение измерений в соответствии с техническими характеристиками возлагается на производителя/поставщика.
Если к существующему станку добавляется возможность зондирования, технические требования к температурной среде регулируются соглашением между производителем/поставщиком и пользователем.
Испытание ETVE должно проводиться путем многократного зондирования сферы/кольца/плоскости и оценки изменения координат центра сферы/окружности или положения плоскости. Продолжительность испытания должна соответствовать номинальной продолжительности испытаний системы зондирования.
Представление и интерпретация результатов должны соответствовать ISO 230-3:2020, 5.3.
6.3 Другие испытания на термические воздействия
Если система зондирования применяется сразу после операций механической обработки или между операциями механической обработки, то необходимо учитывать влияние охлаждения станка, особенно шпинделя станка. В таких случаях после прогрева главного шпинделя и/или осей станка необходимо провести проверку на погрешность при изменении температуры, например, путем выполнения движений, характерных для обычной операции обработки, перед измерениями. Перемещения компонентов станка, которые должны выполняться для проверки на погрешность при изменении температуры (например, частота вращения шпинделя, продолжительность перемещения, перемещение осей, подача), подлежат согласованию между производителем/поставщиком и пользователем и должны учитывать типовые операции, выполняемые станком.
Индивидуальные испытания характеристик, указанные в разделах 7 и 8, могут проводиться после выполнения типовых перемещений, соответствующих операциям механической обработки, которые подлежат согласованию между производителем/поставщиком и пользователем.
7 Зондирование обрабатываемых заготовок
7.1 Контактные триггерные датчики
7.1.1 Общие положения
В этом разделе рассматривается зондирование контактными триггерными и сканирующими датчиками, используемыми в режиме дискретно-точечного измерения.
Типовые системы зондирования заготовок для обрабатывающих центров предлагают измерительные возможности для быстрого и упрощенного измерения в процессе обработки, а также измерения заготовки после обработки, но еще находящейся на станке. Такие системы обычно предоставляют информацию о размерах и расположении элементов заготовки, таких как отверстия, выступы, перемычки, карманы, углы и одноточечные поверхности измерения, но они обычно не позволяют оценить погрешность формы измеряемого элемента заготовки.
Существуют усовершенствованные системы зондирования для станков, которые предлагают сложные измерительные возможности, такие как измерение отклонений произвольной формы от математической модели. Другие системы зондирования позволяют реализовать стратегии измерения, которые обычно доступны только на КИМ.
Щупы, используемые в обрабатывающих центрах для зондирования обрабатываемых заготовок, обычно подсоединяются к шпинделю станка. Для многих задач зондирования центр наконечника щупа должен располагаться на средней линии оси шпинделя, чтобы обеспечить правильную идентификацию СКЗ относительно СКС. В других типичных случаях (например, измерение расстояния между двумя номинально параллельными обрабатываемыми поверхностями, измерение диаметра отверстия или выступа и т.д.), если ориентация наконечника щупа относительно средней линии оси шпинделя не имеет первостепенного значения, следует внимательно следить за тем, чтобы ориентация шпинделя относительно СКС не менялась во время последующего зондирования. Это делается для того, чтобы смещение наконечника щупа не стало существенной составляющей погрешности зондирования.
Перед проведением испытания необходимо выполнить настройку положения наконечника щупа по центру в соответствии с инструкциями производителя/поставщика. Процедуру настройки следует повторять каждый раз, когда изменяется подключение системы щупа к датчику. Данная процедура включает в себя разборку и повторную сборку того же наконечника щупа, поскольку различные моменты затяжки при сборке могут привести к изменению положения центра наконечника щупа.
Настройка системы зондирования должна выполняться в соответствии с инструкциями производителя/поставщика и должна быть повторена после установки наконечника щупа по центру.
В технической документации поставщиков иногда используется выражение «калибровка системы зондирования» для обозначения настройки системы, однако это выражение является неуместным и его следует избегать.
Испытания в этом пункте предполагают, что система зондирования выровнена по оси Z станка и что центр наконечника щупа выровнен со средней линией оси шпинделя, которая считается номинально параллельной оси Z. Необходимо выполнять повторную настройку системы зондирования при использовании наклонных или индексирующих головок для каждой новой ориентации. Для таких случаев рекомендуется использовать ISO 10360-5.
Пользователь имеет возможность, если это применимо, выбрать положение установки эталонной сферы в пределах заданной измерительной зоны. Однако не рекомендуется размещать эталонную сферу в том месте, которое используется для настройки системы зондирования.
Эталонный элемент всегда должен быть установлен и закреплен таким образом, чтобы обеспечить достаточную жесткость установки при воздействии определенного усилия переключения системы зондирования, но при этом избежать деформации элемента. Усилие переключения датчика на станке может варьироваться от 0,2 Н для тензометрических датчиков до нескольких ньютонов для обычных датчиков. Усилие переключения по оси Z обычно значительно превышает усилие переключения по осям X и Y.
7.1.2 Повторяемость зондирования
7.1.2.1 Общие положения
Система зондирования заготовки обычно используется для измерения положения и ориентации заготовки, направленных на определение положения СКЗ относительно СКС, а также для простого определения положения элементов и их размеров. Поэтому испытания на повторяемость зондирования, как правило, проводятся для измерения положения на плоской поверхности, а также для измерения положения центра цилиндра и сферы.
Проверка повторяемости измерения размеров рассматривается в 7.1.10.
7.1.2.2 Испытание повторяемости зондирования при измерении поверхности в одной точке
7.1.2.2.1 Общие положения
Следует отметить, что измерение поверхности в одной точке является предельно упрощенным методом зондирования. Определение координат одной точки (плоской) поверхности можно считать индивидуально представляющим саму (плоскую) поверхность только в том случае, если известны ориентация и положение поверхности относительно соответствующей системы координат.
7.1.2.2.2 Настройка и процедура испытания
Выбирают эталонный образец (блок), у которого по крайней мере три плоские поверхности расположены перпендикулярно друг другу. Для этого испытания подходит применяемый в большинстве случаев стандартный калибровочный блок с плоскостностью боковых поверхностей в пределах 0,080 мм.
Примечание - Для этого испытания также может подойти эталонный образец, указанный в 7.1.7.2.
Выравнивают эталонный образец относительно СКС для ориентации трех плоскостей перпендикулярно осям X, Y и Z соответственно.
Документируют и записывают координату точки контакта по оси X, с подходом к поверхности эталонного образца в направлении оси X. Повторяют измерение и записывают значения координаты по оси X девять раз, чтобы получить в сумме десять измерений. Записывают направление подхода.
Повторяют процедуру для осей Y и Z.
7.1.2.2.3 Анализ результатов испытаний
Вычисляют RSPT,X как диапазон записанных значений для координаты по оси X.
Вычисляют RSPT,Y как диапазон записанных значений для координаты по оси Y.
Вычисляют RSPT,Z как диапазон записанных значений для координаты по оси Z.
7.1.2.3 Испытание повторяемости зондирования при определении центра окружности
7.1.2.3.1 Установка и процедура испытания
Устанавливают поверенное (откалиброванное) эталонное кольцо с диаметром отверстия примерно 30 мм и выравнивают его относительно СКС таким образом, чтобы ось отверстия кольца была параллельна оси Z станка.
Измеряют координаты центра отверстия эталонного кольца в четырех точках. Устанавливают исходную точку СКЗ в измеренном центре.
Повторяют измерение десять раз, записывая координаты центра отверстия по осям X и Y.
7.1.2.3.2 Анализ результатов испытаний
Вычисляют RCIR,X как диапазон записанных значений для координаты центра по оси X.
Вычисляют RCIR,Y как диапазон записанных значений для координаты центра по оси Y.
7.1.2.4 Испытание повторяемости зондирования при измерении центра сферы
7.1.2.4.1 Установка и процедура испытания
Устанавливают эталонную сферу с номинальным диаметром около 30 мм.
Измеряют координаты центра эталонной сферы в пяти точках в соответствии с инструкциями производителя/поставщика. Устанавливают исходную точку СКЗ в измеренном центре эталонной сферы.
Повторяют измерение десять раз, записывая координаты центра сферы по осям X, Y и Z.
7.1.2.4.2 Анализ результатов испытаний
Вычисляют RSPH,X как диапазон записанных значений для координаты центра сферы по оси X.
Вычисляют RSPH,Y как диапазон записанных значений для координаты центра сферы по оси Y.
Вычисляют RSPH,Z как диапазон записанных значений для координаты центра сферы по оси Z.
7.1.3 Испытание смещения наконечника щупа
7.1.3.1 Общие положения
Перед выполнением испытания наконечник щупа должен быть выровнен по средней линией оси шпинделя в соответствии с инструкциями производителя/поставщика.
Некоторые усовершенствованные системы зондирования позволяют автоматически определять и компенсировать смещение наконечника щупа. Если такая система существует, перед проведением испытаний необходимо выполнить соответствующую процедуру, установленную производителем/поставщиком.
7.1.3.2 Установка и процедура испытания
Устанавливают поверенное (откалиброванное) эталонное кольцо (или откалиброванную эталонную сферу) в пределах измерительной зоны станка. Если используется эталонное кольцо, выравнивают его относительно СКС, таким образом, чтобы ось отверстия кольца была параллельна оси Z станка.
Выравнивают отверстие кольца (или сферу) относительно средней линии оси шпинделя с помощью датчика линейного перемещения и устанавливают исходную точку отсчета СКЗ в указанном центре.
Измеряют координаты центра отверстия эталонного кольца (или центра экватора эталонной сферы) в четырех точках. Повторяют измерение десять раз, записывая координаты центра по осям X и Y.
7.1.3.3 Анализ результатов испытаний
Вычисляют X0 как среднее значение десяти измеренных координат по оси X, а Y0 — как среднее значение десяти измеренных координат по оси Y.
Смещение A наконечника щупа относительно средней линии оси шпинделя, выражается формулой
Вычисленное значение для A должно быть учтено как возможный компонент неопределенности последующих испытаний.
Примечание - Смещение наконечника щупа, определенное этой процедурой, включает погрешность зондирования PFTU,2D (см. 7.1.5).
7.1.4 Испытание повторяемости позиционирования инструмента для зондирования
7.1.4.1 Общие положения
Цель этого испытания — оценить повторяемость позиционирования инструмента для зондирования относительно системы координат СКС после ручной или автоматической смены инструмента.
7.1.4.2 Установка и процедура испытания
Устанавливают поверенное (откалиброванное) эталонное кольцо с диаметром отверстия примерно 30 мм и выравнивают его по СКС так, чтобы ось диаметра кольца была параллельна оси Z станка.
a) Измеряют координаты центра отверстия эталонного кольца в четырех точках, после чего выполняют одноточечное измерение его верхней поверхности. Устанавливают исходную точку СКЗ в измеренном центре эталонного кольца и на измеренной верхней поверхности эталонного кольца.
b) Повторяют измерение, записав координаты центра отверстия по осям X и Y и координаты верхней поверхности кольца по оси Z.
c) Извлекают и снова устанавливают инструмент для зондирования вручную или с помощью автоматической смены инструмента (АСМ) в зависимости от наличия АСМ и предполагаемого использования.
d) Повторяют процедуру девять раз, начиная с перечисления b), чтобы выполнить в общей сложности десять измерений.
В некоторых случаях высокоскоростного фрезерования держатель инструмента не оснащен приводными кулачками. В таких ситуациях относительное угловое положение между шпинделем и зондирующим инструментом не регулируется. Поэтому рекомендуется дополнить перечисление c) последующим увеличением относительного углового положения примерно на 15°.
Вместо эталонного кольца может быть использована эталонная сфера, если производителем/поставщиком не указано иное. При использовании эталонной сферы, ее необходимо зондировать по пяти точками. Точка отсчета СКЗ должна быть установлена в измеренном центре сферы.
7.1.4.3 Анализ результатов испытаний
Вычисляют RPTL,X как диапазон записанных значений координат центра отверстия по оси X.
Вычисляют RPTL,Y как диапазон записанных значений координаты центра отверстия по оси Y.
Вычисляют RPTL,Z как диапазон записанных значений координат верхней поверхности по оси Z.
Если используется эталонная сфера, то RPTL,X, RPTL,Y и RPTL,Z должны вычисляться как диапазон записанных значений координат центра сферы по X, Y и Z.
7.1.5 Испытание по определению погрешности 2D-зондирования
7.1.5.1 Общие положения
Цель этого испытания — определить погрешность при 2D-зондировании конкретной системой зондирования путем измерения эталонного кольца. На эту погрешность сильно влияет вариация параметров системы перед перемещением, на которую, в свою очередь, влияют:
a) повторяемость системы зондирования и станка;
c) длина системы щупа, конструкция и композиция материалов компонентов системы;
d) скорость подачи при измерении;
e) расстояние до точек измерения;
g) вариация задержки между сигналом зондирования и считыванием показаний датчиков положения станка;
Примечание - Некоторые усовершенствованные системы зондирования могут использовать программную компенсацию для минимизации вариации предварительного хода.
На рисунке 4 представлена погрешность 2D-зондирования для типичной системы зондирования.
Соответствующие параметры, такие как сила переключения датчика, длина элементов системы щупа и композиция материалов компонентов системы зондирования (например, сталь, керамика, углеродное волокно), скорость подачи при измерении и расстояние до точек измерения, должны соответствовать спецификациям производителя/поставщика. Если некоторые параметры не указаны, пользователь должен выбрать их в зависимости от предполагаемого использования.
Количество измеряемых точек должно быть согласовано между производителем/поставщиком и пользователем с учетом предполагаемого использования и возможностей системы зондирования. Тем не менее, рекомендуется получить координаты как минимум 36 точек, равномерно распределенных по окружности кольца.
7.1.5.2 Установка и процедура испытания
Для испытания следует использовать поверенное (откалиброванное) эталонное кольцо с номинальным диаметром примерно 30 мм. Эталонное кольцо должно быть откалибровано по форме, поскольку погрешность формы увеличивает неопределенность испытания и должна быть учтена при подтверждении соответствия или несоответствия техническим характеристикам.
Выравнивают эталонное кольцо по СКС так, чтобы ось отверстия кольца была параллельна оси Z станка.
Измеряют координаты центра отверстия эталонного кольца зондированием в четырех точках. Устанавливают исходную точку СКЗ в измеренном центре.
Затем измеряют эталонное кольцо в радиальном направлении с учетом выбранного количества точек, равномерно распределенных по окружности кольца, записывая координаты по осям X и Y для каждой точки.
7.1.5.3 Анализ результатов испытаний
Центр измеряемой окружности вычисляется с использованием алгоритмов, рекомендованных производителем/поставщиком (например, наилучшее соответствие методу наименьших квадратов). Координаты этого центра должны быть вычтены из координат каждой точки по осям X и Y. Для каждой из измеренных точек радиальное расстояние r до центра вычисляется как квадратный корень из суммы квадратов разностей этих координат.
Погрешность зондирования PFTU,2D вычисляется как диапазон измеренных радиальных расстояний: rmax — rmin.
Погрешность зондирования PFTU,2D может быть представлена на полярном графике (см. рисунок 4).
Рисунок 4 — Пример полярного графика значений PFTU,2D для испытания с 36 точками
7.1.6 Испытание по определению погрешности 3D-зондирования
7.1.6.1 Общие положения
Это испытание аналогично испытанию, указанному в 7.1.5, но его целью является проверка характеристик системы зондирования с 3D-возможностями. Общая информация, представленная в 7.1.5.1, также применима, но эталонным объектом является сфера, откалиброванная по форме.
Типовые системы зондирования предлагают измерение сферы с использованием очень ограниченного числа измеряемых точек (обычно четыре или пять точек). Несмотря на то, что предполагаемое использование должно быть учтено, считается, что выполнение испытания, описанного в данном разделе, может предоставить ценную информацию для лучшего понимания характеристик системы зондирования.
Количество измеряемых точек должно быть согласовано между производителем/поставщиком и пользователем с учетом предполагаемого использования и возможностей системы зондирования. Тем не менее, рекомендуется получить координаты 25 точек, приблизительно равномерно распределенных по полусфере эталонной сферы.
7.1.6.2 Установка и процедура испытания
Для испытания следует использовать эталонную сферу с номинальным диаметром примерно 30 мм. Форма эталонной сферы должна быть откалибрована, поскольку погрешность формы увеличивает неопределенность испытания и должна быть учтена при подтверждении соответствия или несоответствия техническим характеристикам.
Измеряют координаты центра эталонной сферы по пяти точкам. Устанавливают исходную точку СКЗ в измеренном центре эталонной сферы.
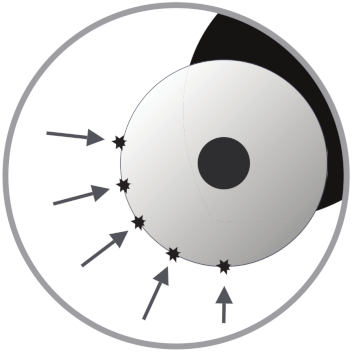
Измеряют эталонную сферу в 3D радиально-векторных направлениях, используя выбранное количество точек, которые должны быть примерно равномерно распределены по меньшей мере на полусфере эталонной сферы. Их расположение должно определяется по усмотрению пользователя, и, если не указано иное, рекомендуется использовать следующую схему зондирования (см. рисунок 5):
a) одна точка на полюсе (определяется направлением оси шпинделя) эталонной сферы;
b) четыре точки (равномерно распределенные по окружности) на 22,5° ниже полюса;
c) восемь точек (равномерно распределенных по окружности) на 45° ниже полюса и повернутых на 22,5° относительно предыдущей группы;
d) четыре точки (равномерно распределенные по окружности) на 67,5° ниже полюса и повернутых на 22,5° относительно предыдущей группы;
e) восемь точек (равномерно распределенные по окружности) на 90° ниже полюса (то есть на экваторе) и повернутых на 22,5° относительно предыдущей группы.
Количество точек зондирования и рекомендуемые целевые положения были выбраны в соответствии с ISO 10360-5:2020, 6.3. В некоторых случаях это испытание может быть выполнено путем зондирования 48 точек, приблизительно равномерно распределенных по меньшей мере по полусфере эталонной сферы.
Рисунок 5 — Рекомендуемые целевые точки контакта для определения погрешности 3D-зондирования PFTU,3D
7.1.6.3 Анализ результатов испытаний
Используя все доступные измерения, центр сферы вычисляется с использованием алгоритмов, рекомендованных производителем/поставщиком (например, наилучшее соответствие методу наименьших квадратов). Координаты этого центра вычитаются из координат каждой точки по осям X, Y и Z. Для каждой точки радиальное расстояние r до центра вычисляется как квадратный корень из суммы квадратов разностей этих координат.
Погрешность зондирования PFTU,3D вычисляется как диапазон радиальных расстояний: rmax — rmin.
7.1.7 Испытания положения и ориентации заготовки
7.1.7.1 Общие положения
Во многих случаях зондирование на станке используется для привязки заготовки к системе СКС и определения ее положения относительно средней линии оси шпинделя. Данные испытания предназначены для оценки способности системы зондирования выполнять такую задачу.
Наилучшая практика предполагает, что правильная идентификация СКЗ относительно СКС выполняется в следующей последовательности:
- идентификация базовой плоскости СКЗ;
- идентификация ориентации СКЗ в базовой плоскости;
- идентификация точки отсчета СКЗ.
Если некоторые этапы предложенной последовательности не выполняются (иногда по причине экономии времени), делаются предположения, которые (если они не соответствуют реальной ситуации) могут привести к неправильной идентификации СКЗ.
a) Идентификация базовой плоскости СКЗ
На обрабатывающем центре заготовка крепится на столе станка (или на опорной стойке, которая, в свою очередь, крепится к столу станка).
Нет необходимости определять опорную плоскость СКЗ (предполагаемую как параллельную плоскости XY), если выполняются следующие условия:
-
стол станка (или опорная стойка для заготовки) плоский и параллелен осям X и Y (которые определяют координатную плоскость XY станка);
-
нижняя поверхность заготовки параллельна ее базовой плоскости;
-
отсутствуют помехи (например, царапины, грязь, остаточные стружки и т.д.), влияющие на соединение заготовки со столом (или опорной стойкой).
Когда некоторые из этих условий не выполняются, может оказаться выгодным измерить базовую плоскость заготовки, чтобы идентифицировать ее, в качестве альтернативы физической регулировке самой заготовки.
Типовые системы зондирования позволяют измерять базовую поверхность (условно плоскую) заготовки путем зондирования в трех точках. Более сложные системы зондирования могут предложить возможность определения базовой поверхности заготовки путем многократного зондирования (известной) поверхности, сравнения измеренных точек поверхности с математической моделью поверхности и применения стратегий наилучшего соответствия.
b) Идентификация ориентации СКЗ в базовой плоскости
Типовые системы зондирования позволяют выравнивать ориентацию СКЗ в базовой плоскости путем определения линии, проходящей через две измеренные точки на номинально плоской поверхности или через центральные координаты двух цилиндрических или сферических элементов заготовки.
Следует отметить, что если базовая плоскость заготовки не была настроена так, чтобы она была параллельна координатной плоскости XY станка (или не была измерена и скомпенсирована), то измерение линии не позволит правильно определить ориентацию СКЗ в базовой плоскости.
c) Определение исходной точки СКЗ
Типовые системы зондирования позволяют, как минимум, определить положение исходной точки за счет сочетания следующих возможностей:
-
установки исходных точек отдельных осей путем зондирования точки на плоскости;
-
установки исходной точки по осям X и Y на углу между двумя плоскостями или в центре отверстия или выступа;
-
установки исходной точки по осям X, Y и Z в центре координат сферы или на углу, определяемом как пересечение трех плоскостей.
d) Влияние характеристик системы зондирования на идентификацию СКЗ
Основными характеристиками системы зондирования, влияющими на идентификацию СКЗ, являются:
-
погрешность смещения наконечника щупа относительно средней линии оси шпинделя (см. 7.1.3);
-
вариация задержки между сигналом датчика системы зондирования и датчиком считывания положения станка (см. 7.1.9);
Таблица 1 представляет собой упрощенное отображение влияния основных характеристик на некоторые распространенные задачи измерений, что может помочь при определении стратегий зондирования.
Упрощенное представление влияния характеристик системы зондирования на задачи измерения
Примечание 1 — Повторяемость зондирования, вариация задержки, настройка датчика и тепловые воздействия не указаны в таблице 1, потому что на практике они влияют на все задачи измерений.
Примечание 2 — Пустые ячейки обозначают очень слабое или незначительное влияние конкретной характеристики на задачу измерения.
Примечание 3 — Предполагается, что процедура определения СКЗ выполняется без промежуточной смены зондирующего инструмента.
Анализ таблицы 1 и успешный опыт показывают следующее:
a) определение базовой плоскости СКЗ зондированием как минимум трех точек на плоскости заготовки;
b) определение ориентации СКЗ в базовой плоскости путем зондирования линии по двум точкам (или более, если таковые имеются) или по линии, проходящей через центр двух окружностей;
c) определение исходной точки СКЗ по осям X и Y как центра координат отверстия или выступа;
d) определение исходной точки СКЗ оси Z как среднего значения повторных измерений по одной оси (таким образом, минимизируется влияние выравнивания наконечника щупа, повторяемости позиционирования зондирующего инструмента и вариации предварительного хода).
Исходная точка СКЗ по оси Z также может быть определена через базовую плоскость СКЗ. Если используется этот метод, дополнительное зондирование для определения опорной точки оси Z не требуется.
7.1.7.2 Подготовка испытания
Выбирают образец для испытаний, аналогичный изображенному на рисунке 6. Предлагаемый образец имеет кубическую форму с длиной сторон примерно 60 мм. Диаметр отверстия составляет примерно 30 мм. Плоскости A, B и D предпочтительно должны быть отшлифованы, и геометрические характеристики образца для испытаний должны быть известны на основе предыдущих измерений, например, с использованием КИМ.
Предлагаемый образец для испытаний также может быть использован для периодической проверки характеристик системы зондирования.
Размещают образец для испытаний в положении, которое представляет собой рабочее положение заготовки в пределах измерительной зоны станка, и устанавливают его с преднамеренным наклоном примерно на 1° в трех направлениях относительно СКС.
Некоторые системы зондирования имеют возможность выравнивания только в плоскости XY. В таких случаях образец для испытаний должен быть установлен так, чтобы его верхняя плоскость A была параллельна плоскости XY станка, а одна из его сторон была смещена относительно СКС примерно на 1°. В этом случае этап a) 1) процедуры испытания, приведенной в 7.1.7.3, не должен выполняться.
1 — 7 - точки измерения для проверки положения и ориентации СКЗ; A — плоскость A; B — плоскость B; C — отверстие C; D — плоскость D; L — линия
Рисунок 6 — Пример образца для испытаний для проверки положения и ориентации СКЗ
7.1.7.3 Процедура испытания
Характеристики обрабатываемой заготовки должны быть определены путем их измерения в точках, количество которых соответствует назначению системы зондирования, и применения следующей процедуры:
a) этап 1: определение ориентации и положения СКЗ:
-
устанавливают базовую плоскость СКЗ, зондируя плоскость A образца для испытаний (см. рисунок 6),
-
устанавливают ориентацию СКЗ в базовой плоскости, зондируя линию L на плоскости B образца для испытаний (см. рисунок 6).
Примечание 1 — Наилучшей практикой, как правило, является зондирование плоскости B как плоскости, определение пересечения плоскости B с плоскостью A, и использование пересекающейся прямой пересечения для ориентации СКЗ в базовой плоскости A;
-
устанавливают исходную точку СКЗ по осям X и Y, зондируя отверстие C (см. рисунок 6),
-
используют СКЗ, определенную на этапе 3), снова устанавливают исходную точку СКЗ по осям X и Y, зондируя отверстие C.
Примечание 2 — Эта повторная операция выполняется для минимизации влияния вариации предварительного хода и для корректировки погрешности оценки центрального положения перед первым испытанием.
Примечание 3 — Наилучшей практикой, как правило, является зондирование отверстия C как цилиндра, определение пересечения оси цилиндра с плоскостью A и принятие точки пересечения за исходную точку по осям X и Y;
b) этап 2: Проверка положения и ориентации СКЗ:
-
получают и записывают координаты четырех точек по оси Z (ZPLA) путем зондирования плоскости A в направлении оси Z по следующим координатам: X-20, Y-20; X-20, Y20; X20, Y20; X20, Y-20 (точки 1 — 4 на рисунке 6),
-
получают и записывают координаты двух точек оси Y (YLIN) путем зондирования плоскости B в направлении оси Y по координатам: X-20, Z-10; X20, Z-10 (точки 5 и 6 на рисунке 6),
-
измеряют и записывают координаты центра отверстия C по осям X и Y (XBOR, YBOR) в соответствии с инструкциями производителя/поставщика системы зондирования,
-
измеряют и записывают координаты угла по осям X, Y и Z (XCOR, YCOR, ZCOR), сканируя по одной точке на каждой из трех плоскостей D, B и A соответственно (точки 7, 6 и 4 на рисунке 6).
7.1.7.4 Анализ результатов испытаний
Погрешность идентификации базовой плоскости СКЗ EPLA,Z вычисляется как диапазон записанных значений ZPLA.
Примечание - EPLA,Z включает погрешность плоскостности базовой плоскости.
Погрешность ориентации СКЗ в базовой плоскости ELIN,Y вычисляется как разница между записанными значениями координат YLIN.
Погрешности угловых положений ECOR,X, ECOR,Y и ECOR,Z вычисляются как разница между записанными координатами угла XCOR, YCOR и ZCOR и известными координатами угла, полученными из предыдущих измерений, например с использованием КИМ.
7.1.7.5 Альтернативное испытание положения и ориентации заготовки
7.1.7.5.1 Установка и процедура испытания
Испытание положения и ориентации заготовки также может быть выполнено с использованием стандартной поверенной (откалиброванной) концевой меры длины номинального размера 50 мм (см. рисунок 7). Это альтернативное испытание определяет исходную точку СКЗ на углу концевой меры длины. Следовательно, при испытании не оцениваются погрешности определения угловых положений ECOR,X, ECOR,Y и ECOR,Z. Кроме того, может возникнуть разница в погрешности определения исходной точки СКЗ по осям X и Y на углу СКЗ по сравнению с точкой, соответствующей центру отверстия в предыдущем испытании (см. 7.1.7.2). Это связано с тем, что погрешность оптимального диаметра наконечника щупа влияет на погрешность определения исходной точки на углу СКЗ, тогда как в случае с исходной точкой СКЗ в центре отверстия такая погрешность сведена к минимуму благодаря выбору противоположных точек зондирования вокруг отверстия. Тем не менее, погрешность оптимального диаметра наконечника щупа определяется на основе измерения калиброванной длины концевой меры длины и принимается во внимание при оценке погрешности определения исходной точки СКЗ (см. 7.1.7.5.2).
Помещают концевую меру длины в характерном для заготовки положении в пределах измерительной зоны станка и устанавливают ее с предварительным наклоном примерно на 1° в трех направлениях по отношению к СКС.
Некоторые системы зондирования предлагают возможность выравнивания только в плоскости XY. В таких случаях концевая мера длины должна быть установлена так, чтобы ее верхняя поверхность была параллельна XY-плоскости станка, а одна из ее сторон была смещена относительно СКС примерно на 1°. В этом случае этап a) 1) следующей процедуры испытания не должен выполняться.
Характеристики обрабатываемой детали должны быть определены путем их зондирования в том количестве точек, которое соответствует назначению системы зондирования, и с применением следующей процедуры:
a) этап 1: определение ориентации и положения СКЗ:
-
устанавливают базовую плоскость СКЗ, прикоснувшись к плоскости A концевой меры длины (см. рисунок 7),
-
устанавливают ориентацию СКЗ в базовой плоскости путем зондирования линии L на плоскости B концевой меры длины, которая является одной из ее притираемых плоскостей (см. рисунок 7).
Примечание 1 — Наилучшей практикой, как правило, является зондирование плоскости B как плоскости, определение пересечения плоскости B с плоскостью A, и использование прямой пересечения для ориентации СКЗ в базовой плоскости A,
-
устанавливают исходную точку по осям X, Y и Z СКЗ в правом переднем верхнем углу (см. рисунок 7), зондируя одну точку на каждой из трех плоскостей D, B и A соответственно,
-
используют СКЗ, определенную в перечислении 3), снова устанавливают исходную точку по осям X, Y и Z СКЗ, зондируя одну точку на каждой из трех плоскостей D, B и A соответственно.
Примечание 2 — Эта повторная операция выполняется для того, чтобы свести к минимуму влияние вариации перед началом движения и корректировки погрешностей в расчетном угловом положении перед первым испытанием.
Примечание 3 — Обычно рекомендуется зондировать плоскость B и плоскость D с использованием n точек, определить пересечение плоскостей A, B и D и принять точку пересечения в качестве исходной точки по осям X, Y и Z СКЗ;
b) этап 2: проверка положения и ориентации СКЗ:
-
получают и записывают координаты четырех точек по оси Z (ZPLA), путем зондирования плоскости A в направлении оси Z по следующим координатам: X-5, Y5; X-30, Y5; X-30, Y45; X-5, Y45 (точки 1 — 4 на рисунке 7).
-
получают и записывают координаты двух точек по оси Y (YLIN), зондируя плоскость B в направлении оси Y по координатам: X-30, Z-4; X-5, Z-4 (точки 5 и 6 на рисунке 7).
-
измеряют и записывают координаты переднего правого верхнего угла по осям X, Y и Z (XCOR, YCOR, ZCOR), зондируя по одной точке на каждой из плоскостей A, B и D соответственно (точки 7, 6 и 1 на рисунке 7),
-
измеряют калиброванный размер концевой меры длины SY с использованием встроенного цикла системы зондирования.
1 — 7 - точки измерения для проверки положения и ориентации СКЗ; A — плоскость A; B — плоскость B; D — плоскость D; L — линия
Рисунок 7 — Альтернативное испытание положения и ориентации СКЗ с использованием концевой меры длины номинального размера 50 мм
7.1.7.5.2 Анализ результатов испытаний
Погрешность определения базовой плоскости системы СКЗ EPLA,Z вычисляется как диапазон записанных значений ZPLA.
Примечание - EPLA,Z включает погрешность плоскостности базовой плоскости.
Необходимо вычислить ориентацию СКЗ в базовой плоскости по погрешности идентификации ELIN,Y как разницу между записанными значениями координат YLIN.
Погрешность оптимального диаметра наконечника щупа EEST,Y вычисляется как разница между записанным значением SY и откалиброванной длиной концевой меры длины. Половина значения EEST,Y может быть оценена как дополнительный вклад в погрешность определения исходной точки СКЗ по осям X и Y.
Погрешности угловых положений ECOR,X, ECOR,Y и ECOR,Z указываются в виде записанных угловых координат XCOR, YCOR и ZCOR.
7.1.8 Комбинированное испытание по обработке заготовки и проверке ее положения
7.1.8.1 Общие положения
Цель этих испытаний — выявить несоосность между режущим и зондирующим инструментами. В некоторых случаях положение и ориентация заготовки измеряют для определения ранее обработанных элементов на заготовке, чтобы соотнести с ними последующие операции обработки.
Испытание для сравнения фактической обработки с фактическими измерениями на практике требует обработки отверстия и верхней поверхности испытуемой заготовки и их измерения с помощью системы зондирования. Измеренные координаты центра отверстия по осям X и Y должны соответствовать запрограммированным координатам центра отверстия, а измеренные координаты верхней поверхности по оси Z должны соответствовать запрограммированным координатам по оси Z.
Следует учитывать, что на такое испытание дополнительно влияют следующие факторы:
- состояние обработанной поверхности;
- настройка длины фрезерного инструмента;
- настройка длины зондирующего инструмента;
- тепловые воздействия станка (например, термическое удлинение шпинделя);
- разница между длиной зондирующего инструмента и длиной расточного инструмента, вызванная геометрической погрешностью станка (например, погрешностью перпендикулярности между осью Z и плоскостью XY).
7.1.8.2 Установка и процедура испытания
a) Этап 1: механическая обработка:
-
при подготовке к механической обработке жестко закрепляют образец для испытаний толщиной не менее 25 мм на столе станка. Материал образца должен быть согласован между производителем/поставщиком и пользователем или соответствовать предполагаемому назначению;
-
необходимо обработать отверстие диаметром около 30 мм с таким качеством поверхности, которое будет выше, чем параметры повторяемости системы зондирования. Рекомендуется, чтобы длина сверлильного инструмента была как можно более близка к длине измерительного инструмента, чтобы минимизировать влияние геометрических погрешностей станка. Рекомендуется предварительно просверлить отверстие на 1,25 мм меньше стандартного диаметра, а затем предварительно расточить отверстие на 0,2 мм меньше стандартного диаметра;
-
необходимо обработать образец соответствующим торцевым инструментом либо по всей поверхности, либо в определенном месте, чтобы качество обработки поверхности было выше, чем параметры повторяемости системы зондирования, указанные в ее технической документации.
-
устанавливают предварительно настроенный зондирующий инструмент на шпиндель;
-
измеряют центр отверстия, используя рекомендованный производителем/поставщиком цикл измерений, и записывают координаты центра отверстия по осям X и Y, XBOR, YBOR;
-
измеряют обработанную поверхность, используя цикл измерений, рекомендованный производителем/поставщиком, и записывают координату оси Z обработанной поверхности ZPLA;
-
выполняют стандартную процедуру смены зондирующего инструмента и повторяют эту процедуру тестирования девять раз, начиная с этапа b) 2), чтобы получить в общей сложности десять наборов значений измеренных координат XBOR, YBOR и ZPLA.
В некоторых случаях для высокоскоростного фрезерования держатель инструмента не оснащен приводными кулачками. В таких ситуациях относительное угловое положение между шпинделем и зондирующим инструментом не регулируется. Поэтому рекомендуется дополнить этот пункт последующим увеличением относительного углового положения зондирующего инструмента примерно на 15°.
7.1.8.3 Анализ результатов испытаний
Вычисляют суммарную погрешность обработки и позиционирования по оси X RCML,X путем вычитания среднего значения записанных координат XBOR из запрограммированной координаты отверстия.
Вычисляют суммарную повторяемость обработки и позиционирования по оси X RCML,X как диапазон записанных координат XBOR.
Вычисляют суммарную погрешность обработки и позиционирования по оси Y ECML,Y путем вычитания среднего значения записанных координат YBOR из запрограммированной координаты отверстия.
Вычисляют суммарную повторяемость обработки и позиционирования по оси Y RCML,Y как диапазон записанных координат YBOR.
Вычисляют суммарную погрешность обработки и позиционирования по оси Z ECML,Z путем вычитания среднего значения записанных координат ZPLA из запрограммированной координаты.
Вычисляют суммарную повторяемость обработки и позиционирования по оси Z RCML,Z как диапазон записанных координат ZPLA.
7.1.9 Испытания на вариацию задержки
7.1.9.1 Общие положения
Системы зондирования для станков с ЧПУ должны быть чувствительными к отклонению щупа, возникающему при контакте с поверхностью, и одновременно нечувствительными к отклонению щупа, вызванному вибрацией станка. Эти противоречащие функциональные характеристики рассматриваются по-разному в зависимости от технологии переключения датчика (размыкание электрической цепи, тензометрический метод и т.д.) и в зависимости от конструктивных особенностей конкретной системы зондирования. Снижение чувствительности к вибрации иногда достигается с помощью "демпфирующей" стратегии к формированию сигнала датчика электроникой и/или логической обработкой сигнала датчика с помощью ЧПУ-станка. Архитектуры ЧПУ, использующие очень быстрые аппаратные регистры для хранения показаний датчика положения станка, как правило, демонстрируют меньшую  задержку по сравнению с архитектурами ЧПУ, получающими такие данные в рамках цикла контура управления программируемым логическим контроллером (ПЛК).
Например, при постоянной скорости подачи измерения 480 мм/мин наконечник щупа перемещается на 0,008 мм/мс, поэтому задержка в 5 мс будет соответствовать 0,040 мм.  задержка учитывается при определении оптимального диаметра наконечника щупа системы зондирования во время настройки, однако ее вариация не учитывается.
Хотя основной проблемой является вариация  задержки, следует обратить внимание на тот факт, что даже постоянные  задержки могут привести к погрешностям при зондировании, если скорость подачи датчика во время измерения отличается от скорости подачи, применяемой при настройке датчика.
Поскольку положение элемента заготовки, который должен быть измерен, неизвестно, фактическое расстояние приближения во время зондирования также неизвестно.  задержки могут варьироваться в зависимости от расстояния приближения, поскольку фактическое положение наконечника щупа контролируется ЧПУ, но  задержка может быть неизвестной величиной.
Различные взаимодействия между ЧПУ, ПЛК и системой зондирования могут привести к различным  задержкам, которые, в свою очередь, могут значительно снизить общую характеристику системы зондирования.
Поскольку положение измеряемого элемента заготовки неизвестно, направление приближения, применяемое для измерения окружности и сферы, не всегда точно перпендикулярно поверхности, которая измеряется (обнаруживается), поэтому результаты испытаний на вариацию  задержек также могут включать возможные остаточные погрешности, возникающие в результате эффективной стратегии компенсации диаметра наконечника щупа, применяемой программным обеспечением системы зондирования.
Испытания, описанные в настоящем пункте, необходимы только для определения общих характеристик конкретных систем зондирования, и их необязательно повторять во время испытаний на проверку характеристик системы зондирования, если только скорость подачи зондирования не будет изменена.
7.1.9.2 Испытание на вариацию задержек для отдельных осей
7.1.9.2.1 Установка и процедура испытания
a) Размещают поверенную (откалиброванную) концевую меру длины, изображенную на рисунке 7, и выравнивают ее относительно СКС, чтобы ориентировать три плоскости перпендикулярно осям X, Y и Z.
b) Устанавливают исходную точку СКЗ по осям X, Y и Z в переднем правом верхнем углу (см. рисунок 7), прозондировав одну точку на каждой из трех плоскостей D, B и A соответственно.
c) Последовательно устанавливают оси станка на X5,000, Y5,000 и Z-4,000 (напротив точки 7 на рисунке 7).
d) Определяют и записывают значение координаты XSPT,TD, прозондировав одну точку в отрицательном направлении оси X.
e) Устанавливают ось станка, увеличивая предыдущее положение оси X на 0,010 мм (например, при первой повторной проверке ось X должна быть установлена на отметке X5,010).
f) Повторяют процедуру, начиная с перечисления d), чтобы получить и записать в общей сложности десять значений координаты XSPT,TD.
g) Последовательно устанавливают оси станка на Y-5,000, Z-4,000 и X-5,000 (напротив точки 6 на рисунке 7).
h) Измеряют и записывают значение координаты YSPT,TD, прозондировав одну точку в положительном направлении оси Y.
i) Устанавливают ось станка, уменьшая предыдущее положение оси Y на 0,010 мм (например, при первой повторной проверке ось Y должна быть установлена на Y-5.010).
j) Повторяют процедуру, начиная с перечисления h), чтобы получить и записать в общей сложности десять значений координаты YSPT,TD.
k) Последовательно устанавливают оси станка на Z5,000, X-5,000 и Y5,000 (напротив точки 1 на рисунке 7).
l) Измеряют и записывают значение координаты ZSPT,TD, прозондировав одну точку в отрицательном направлении оси Z.
m) Устанавливают ось станка, увеличивая предыдущее положение оси Z на 0,010 мм (например, при первой повторной проверке ось Z должна быть установлена на Z5,010).
n) Повторяют процедуру, начиная с перечисления l), чтобы получить и записать в общей сложности десять значений координаты ZSPT,TD.
7.1.9.2.2 Анализ результатов испытаний
Вычисляют погрешность вариации задержки по оси X ESPT,TD,X как диапазон измеренных значений XSPT,TD.
Примечание 1 — Повторяемость RSPT,X для одноточечного измерения поверхности, проверяемая в соответствии 7.1.2.2, включена в ESPT,TD,X.
Вычисляют погрешность вариации задержки по оси Y ESPT,TD,Y как диапазон измеренных значений YSPT,TD.
Примечание 2 — Повторяемость RSPT,Y для одноточечного измерения поверхности, проверяемая в соответствии 7.1.2.2, включена в ESPT,TD,Y.
Вычисляют погрешность вариации задержки по оси Z ESPT,TD,Z как диапазон измеренных значений ZSPT,TD.
Примечание 3 — Повторяемость RSPT,Z для одноточечного измерения поверхности, проверяемая в соответствии 7.1.2.2, включена в ESPT,TD,Z.
7.1.9.3 Испытание на вариацию задержки при измерении окружности в плоскости XY
7.1.9.3.1 Общие положения
Это испытание определяет способность системы зондирования измерять правильный диаметр и положение окружности, когда траектория зондирующего инструмента не совпадает с окружностью в точности. Этот тест применяется к типовым системам зондирования, которые могут измерять полный круговой объект в плоскости XY.
В усовершенствованных системах, которые способны вычислять характеристики окружности по 36 точкам, таким как диаметр, центр и погрешность формы FR, рекомендуется выполнять это испытание с использованием 36 точек, как определено в испытании на погрешность 2D-зондирования PFTU,2D (см. 7.1.5). Это испытание особенно полезно для определения характеристик 2D-системы в тех случаях, когда положение объекта неизвестно (например, при определении положения детали).
7.1.9.3.2 Установка и процедура испытания
Для проведения испытания используют поверенное (откалиброванное) эталонное кольцо с номинальным диаметром отверстия примерно 30 мм. Форма эталонного кольца должна быть откалибрована, поскольку погрешность формы увеличивает неопределенность испытания и должна быть учтена при проверке соответствия или несоответствия техническим характеристикам.
a) Выравнивают эталонное кольцо относительно СКС так, чтобы ось диаметра кольца была параллельна оси Z станка.
b) Измеряют координаты центра диаметра эталонного кольца в четырех точках. Устанавливают исходную точку СКЗ в измеренный центр.
c) Измеряют и записывают координаты центра XCIR,TD и YCIR,TD эталонного кольца, его диаметр D и (для испытаний по 36 точкам) погрешность формы FR.
d) Повторяют перечисление c) девять раз, регулируя номинальное положение эталонного кольца в соответствии с таблицей 2. Само кольцо не перемещается, но генерируется новая траектория зондирования для измерения отверстия с учетом того, что кольцо находится в новом смещенном положении.
7.1.9.3.3 Анализ результатов испытания
Все расчеты должны включать результаты измерения эталона.
Вычисляют погрешность вариации задержки по оси X ECIR,TD,X для определения положения центра окружности как диапазон измеренных значений XCIR,TD.
Примечание 1 — Повторяемость RCIR,X при определении положении центра, проверяемая в соответствии 7.1.2.3, включается в ECIR,TD,X.
Вычисляют погрешность вариации задержки по оси Y ECIR,TD,Y для определения положения центра окружности как диапазон измеренных значений YCIR,TD.
Примечание 2 — Повторяемость RCIR,Y при определении положении центра, проверяемая в соответствии 7.1.2.3, включается в ECIR,TD,Y.
Вычисляют погрешность вариации задержки ECIR,TD,D при измерении диаметра как диапазон измеренных значений D.
Примечание 3 — Повторяемость RCIR,D при определении положения диаметра окружности, проверяемая в соответствии 7.1.10.3, включается в ECIR,TD,D.
Для испытания, использующего 36 точек измерения, вычисляют погрешность вариации задержки ECIR,TD,F при измерении погрешности формы кольца как диапазон измеренных значений FR, а также применяют ECIR,TD,F,MAX как максимальное измеренное значение FR.
Примечание 4 — Погрешность зондирования PFTU,2D, проверяемая в соответствии с 7.1.5.3, включается в ECIR,TD,F,MAX.
Смещения по осям X и Y для испытания вариации задержки при измерении окружности в плоскости XY
7.1.9.4 Испытание вариации задержки при измерении сферы
7.1.9.4.1 Общие положения
Это испытание определяет способность системы зондирования рассчитать правильный диаметр и положение сферы, когда траектория зондирующего инструмента не полностью совпадает с измеряемой поверхностью. Испытание применяется к типовым системам зондирования, которые могут измерять сферу.
В усовершенствованных системах, которые могут вычислять характеристики сферы, такие как центр, диаметр и погрешность формы FS по 25 точкам, рекомендуется проводить это испытание, используя 25 точек измерения, как определено в испытании погрешности 3D-зондирования PFTU,3D (см. 7.1.6). Это испытание особенно полезно для оценки характеристик 3D-системы в случаях, когда положение объекта неизвестно (например, при определении положения детали).
7.1.9.4.2 Установка и процедура испытания
Для испытаний должна быть использована эталонная сфера с номинальным диаметром примерно 30 мм. Форма эталонной сферы должна быть откалибрована, поскольку погрешность формы увеличивает неопределенность испытания и должна быть учтена при подтверждении соответствия или несоответствия техническим характеристикам.
a) Устанавливают эталонную сферу в характерном для заготовки положении в пределах измерительной зоны станка.
b) Измеряют координаты центра эталонной сферы в пяти точках. Устанавливают исходную точку СКЗ в измеренном центре эталонной сферы.
c) Измеряют и записывают координаты центра сферы XSPH,TD, YSPH,TD и ZSPH,TD, а также ее диаметр D, и (для испытаний по 25 точкам) погрешность ее формы FS.
d) Повторяют перечисление c) девять раз, изменяя номинальное положение объекта в соответствии с таблицей 3. Сама сфера не перемещается, но создается новая траектория зондирования для измерения объекта с учетом того, что сфера находится в новом смещенном положении.
7.1.9.4.3 Анализ результатов испытания
Все расчеты должны включать результаты измерения эталона.
Вычисляют погрешность вариации задержки по оси X ESPH,TD,X для определения положения центра сферы как диапазон измеренных значений XSPH,TD.
Примечание 1 — Повторяемость RSPH,X при определении положения центра сферы, проверяемая в соответствии 7.1.2.4, включается в ESPH,TD,X.
Вычисляют погрешность вариации задержки по оси Y ESPH,TD,Y для определения центра сферы как диапазон измеренных значений YSPH,TD.
Примечание 2 — Повторяемость RSPH,Y при определении положения центра сферы, проверяемая в соответствии 7.1.2.4, включается в ESPH,TD,Y.
Вычисляют погрешность вариации задержки по оси Z ESPH,TD,Z для определения центра сферы как диапазон измеренных значений ZSPH,TD.
Примечание 3 — Повторяемость RSPH,Z при определении положения центра сферы, проверяемая в соответствии 7.1.2.4, включается в ESPH,TD,Z.
Вычисляют погрешность вариации задержки ESPH,TD,D для измерения диаметра сферы как диапазон измеренных значений D.
Примечание 4 — Повторяемость RSPH,D при определении диаметра сферы, проверяемая в соответствии 7.1.10.4, включается в ESPH,TD,D.
Для испытания, использующего 25 точек измерения, вычисляют погрешность вариации задержки ESPH,TD,F при измерении погрешности формы сферы как диапазон измеренных значений погрешности формы FS, а также применяют ESPH,TD,F,MAX как максимальное измеренное значение погрешности формы FS.
Примечание 5 — Погрешность 3D-зондирования PFTU,3D в 7.1.6.3 включается в ESPH,TD,F,MAX.
Смещение по осям X, Y и Z для испытания вариации задержки при измерении сферы
7.1.10 Испытания характеристик для измерения размера элемента
7.1.10.1 Общие положения
Типовые системы зондирования позволяют упрощенно измерять расстояние между двумя (плоскими и параллельными) поверхностями (например, перемычки, пазы и ступени), измерять диаметр окружности (например, отверстия и выступы) и диаметр сферы.
Результаты этих измерений сравниваются с калиброванными размерами эталонных образцов, специально подобранных так, чтобы они имели размеры менее 60 мм, для того чтобы испытать характеристики системы зондирования в пределах небольшой, ограниченной измерительной зоны станка с ЧПУ. Это сравнение обеспечивает ограниченную прослеживаемость измерений размеров, которую не следует экстраполировать, предполагая прослеживаемость для измерения размеров деталей разных размеров.
На измерение расстояния между двумя (плоскими и параллельными) поверхностями, измерение диаметра окружности и сферы существенно влияет значение оптимального диаметра наконечника щупа, определяемого настройкой системы зондирования.
Измерения, выполняемые в разных местах измерительной зоны станка, могут давать различные результаты, например из-за геометрических погрешностей станка.
7.1.10.2 Испытание характеристик при измерении размеров выступов и пазов
7.1.10.2.1 Общие положения
Измерение размера выступа или паза путем зондирования двух точек на противоположных поверхностях является крайне упрощенной операцией, которая (строго говоря) определяет только расстояние между двумя измеренными точками.
7.1.10.2.2 Настройка и процедура испытания
a) Располагают эталонную поверенную (откалиброванную) концевую меру длины размером примерно 50 мм в пределах измерительной зоны станка с ЧПУ и выравнивают ее торцевые поверхности к плоскости YZ СКС.
b) Измеряют и записывают размер концевой меры длины SX десять раз, используя встроенный цикл системы зондирования.
c) Выравнивают торцевые поверхности концевой меры длины к плоскости ZX СКС.
d) Измеряют и записывают длину концевой меры длины SY, десять раз, используя встроенный цикл системы зондирования.
7.1.10.2.3 Анализ результатов испытания
Вычисляют погрешность измерения размера выступа или паза по оси X EWEB,X, вычитая среднее значение записанных значений SX из действительного размера концевой меры длины.
Вычисляют повторяемость измерения размера выступа или паза по оси X RWEB,X как диапазон записанных значений SX.
Вычисляют погрешность измерения размера выступа или паза по оси Y EWEB,Y, вычитая среднее значение записанных значений SY из действительного размера концевой меры длины.
Вычисляют повторяемость измерения размера выступа или паза по оси Y RWEB,Y как диапазон записанных значений SY.
7.1.10.3 Испытание характеристик при измерении диаметра окружности
7.1.10.3.1 Общие положения
Типовые системы зондирования позволяют измерять окружность по трем или четырем точкам. Измерение окружности по трем точкам не является предпочтительным методом, поскольку (возможное) наличие загрязнения на измеряемой поверхности значительно влияет на определение положения центра и измерение диаметра.
Количество точек, выбранных для выполнения данного испытания, должно соответствовать инструкциям производителя/поставщика, но при этом следует учитывать предполагаемое использование.
7.1.10.3.2 Установка и процедура испытания
Для выполнения испытания следует использовать поверенное (откалиброванное) эталонное кольцо с номинальным диаметром примерно 30 мм. Форма эталонного кольца должна быть откалибрована, поскольку погрешность формы увеличивает неопределенность испытания и должна быть учтена при подтверждении соответствия или несоответствия техническим характеристикам.
a) Выравнивают эталонное кольцо с СКС таким образом, чтобы ось диаметра кольца была параллельна оси Z станка.
b) Измеряют координаты центра отверстия эталонного кольца один раз. Устанавливают исходную точку СКЗ в измеренном центре эталонного кольца.
c) Измеряют и записывают значение диаметра кольца D десять раз, проводя измерения с выбранным количеством точек.
7.1.10.3.3 Анализ результатов испытания
Вычисляют погрешность измерения диаметра кольца ECIR,D, вычитая среднее значение записанных значений D из диаметра откалиброванного кольца.
Вычисляют повторяемость измерения диаметра окружности RCIR,D как диапазон записанных значений D.
7.1.10.4 Испытание характеристик при измерении диаметра сферы
7.1.10.4.1 Общие положения
Типовые системы зондирования позволяют измерять сферу по четырем или пяти точкам. Измерение сферы с помощью четырех точек не является предпочтительным методом, поскольку (возможное) наличие загрязнения на измеряемой поверхности значительно влияет на определение положения центра и измерение диаметра.
Количество точек, выбранных для выполнения данного испытания, должно соответствовать инструкциям производителя/поставщика, но при этом следует учитывать предполагаемое использование.
7.1.10.4.2 Установка и процедура испытания
Для выполнения испытания следует использовать эталонную сферу с номинальным диаметром примерно 30 мм. Форма эталонной сферы должна быть откалибрована, поскольку погрешность формы увеличивает неопределенность испытания и должна быть учтена при подтверждении соответствия или несоответствия техническим характеристикам.
a) Устанавливают эталонную сферу в характерном для заготовки положении в пределах измерительной зоны станка.
b) Измеряют координаты центра эталонной сферы один раз. Устанавливают исходную точку СКЗ в измеренном центре эталонной сферы.
c) Измеряют и записывают диаметр сферы D десять раз, проводя измерения с выбранным количеством точек.
7.1.10.4.3 Анализ результатов испытания
Вычисляют погрешность измерения диаметра сферы ESPH,D вычитая среднее значение записанных значений D из диаметра откалиброванной эталонной сферы.
Вычисляют повторяемость измерения диаметра сферы RSPH,D как диапазон записанных значений D.
7.2 Сканирующие зонды
7.2.1 Общие положения
В настоящем подразделе представлены процедуры испытаний для оценки характеристик контактных систем зондирования, интегрированных в станок с ЧПУ и используемых в режиме измерения по заранее заданной траектории (см. 3.4.8).
Данные испытания являются дополнительными к дискретно-точечным измерениям, указанным в 7.1. Контактные системы зондирования, не поддерживающие измерение по дискретным точкам, не охватываются данным подразделом.
Процедуры испытаний не предусматривают проведение сравнения между отдельными причинами погрешностей. Они служат для демонстрации совокупного влияния окружающей среды, станка, системы зондирования и программного обеспечения на измерительные характеристики.
Некоторые источники погрешностей измерений в системах непрерывного сканирования на станках с ЧПУ отличаются от тех, что встречаются на КИМ. Основные различия следующие:
- обычно станок не контролирует отклонение датчика во время сканирования. Это означает, что неопределенность положения обрабатываемой заготовки с большей вероятностью влияет на неопределенность испытания на станке;
- станки оптимизированы для резания, а не для измерений. Погрешности в сообщениях о положении станка во время настройки и последующих измерений обычно приводят к различиям в точности измерений внутренних и внешних элементов, например отверстий и выступов.
Следующие испытания должны выполняться с использованием скорости подачи и диапазона измерений, указанных для системы зондирования или по согласованию между производителем/поставщиком и пользователем. В частности, правильное установление положения покоя (3.4.1), максимальное отклонение при сканировании (3.4.2), минимальное отклонение при сканировании (3.4.4) и предел превышения хода зонда (3.4.3) соблюдается для всех указанных точек центра наконечника щупа (3.4.6), используемых в испытаниях.
Испытание характеристик 3D-сканирования выполняется на внешней поверхности, в то время как испытание характеристик 2D-сканирования выполняется на внутренней поверхности. Оба испытания были разработаны, чтобы дополнять друг друга, поскольку системы сканирования на станках могут иметь значительно разные неопределенности при сканировании внутренних и внешних поверхностей. Рекомендуется выполнить оба испытания.
Рекомендуется выполнить процедуру смены зондирующего инструмента и, где это применимо, переместить указатель смены инструмента хотя бы на одну позицию после настройки.
7.2.2 Параметры фильтрации
Алгоритмы и параметры фильтрации, используемые в ходе этих испытаний, влияют на результаты и должны быть согласованы между производителем/поставщиком и пользователем. Они должны быть указаны в отчете об испытаниях.
7.2.3 Испытание характеристик сканирования в 2D-формате
7.2.3.1 Общие положения
Данное испытание определяет способность системы зондирования вычислять диаметр, положение и форму эталонного кольца, когда траектория измерительного инструмента не точно совпадает с объектом. Это испытание применимо к системам зондирования, которые могут измерять эталонное кольцо и имитировать отклонение положения заготовки во время измерений в процессе обработки.
В этом испытании зонд используется во всем диапазоне 2D-сканирования.
7.2.3.2 Установка и процедура испытания
Для выполнения этого испытания следует использовать поверенное (откалиброванное) эталонное кольцо с номинальным диаметром отверстия примерно 30 мм. Форма эталонного кольца должна быть откалибрована, поскольку погрешность формы увеличивает неопределенность испытания и должна быть учтена при подтверждении соответствия или несоответствия техническим характеристикам.
a) Устанавливают эталонное кольцо и выравнивают его по СКС так, чтобы ось кольца была параллельна оси Z станка.
b) Пользователь может выбрать место установки эталонного кольца в пределах заданной измерительной зоны. Однако рекомендуется не устанавливать эталонное кольцо в том месте, где проводилась настройка системы зондирования, поскольку измерения обычно проводятся в местах, отличных от места настройки системы зондирования.
c) Наконечник щупа и эталонное кольцо должны быть очищены перед настройкой системы зондирования, чтобы на них не осталось загрязнений, которые могут повлиять на результат измерений или испытаний.
d) Необходимо убедиться, что система зондирования была настроена в соответствии с инструкциями производителя/поставщика.
e) Измеряют координаты центра эталонного кольца в четырех или более дискретных точках. Устанавливают точку отсчета СКЗ в измеренном центре эталонного кольца.
f) Измеряют эталонное кольцо девять раз в режиме непрерывного сканирования, установив номинальное положение объекта согласно таблице 5. По возможности эталонное кольцо должно быть отсканировано с использованием чередующегося вращения по часовой стрелке и против часовой стрелки, например, первое сканирование по часовой стрелке, второе — против часовой стрелки, третье — по часовой стрелке и т.д. Если используется только одно направление (по часовой стрелке или против часовой стрелки), это должно быть указано в отчете об испытаниях. Направление и скорость подачи при подходе к целевым линиям сканирования должны соответствовать рекомендациям производителя/поставщика.
g) Для каждого измерения используют встроенную в сканирующую систему функцию анализа результатов измерений окружности и записывают координаты центра XSC,2D, YSC,2D, его диаметр DSC,2D и погрешность формы FSC,2D.
h) Записывают время испытания TSC,2D как время, затраченное на выполнение испытания с момента от начала первой последовательности сканирования первого измерения (в промежуточной точке) до конца последней последовательности сканирования последнего измерения (в промежуточной точке).
Примечание 1 — «Промежуточная точка» — это начальное положение движения, при котором щуп соприкасается с поверхностью, или конечное положение движения, при котором щуп отрывается от поверхности и которое иногда называется положением отступа или возврата.
Смещения по осям X, Y и Z для испытания характеристик 2D-сканирования
Примечание 2 — Само эталонное кольцо не перемещается; траектория зондирования для измерения генерируется с учетом того, что объект расположен в заданном номинальном положении.
7.2.3.3 Анализ результатов испытания
a) Вычисляют погрешность повторяемости положения при 2D-сканировании ESC,2D,POS как максимальное расстояние от любого из центральных положений эталонного кольца, зафиксированных в измерениях 2 — 9, до центрального положения, зафиксированного в измерении 1.
b) Вычисляют погрешность диаметра при 2D-сканировании ESC,2D,DIA как максимальное отклонение любого из девяти измерений от диаметра откалиброванного эталонного кольца.
c) Вычисляют погрешность формы при 2D-сканировании ESC,2D,FORM как максимальное значение погрешности формы FSC,2D в любом из девяти измерений.
Примечание - Погрешность формы эталонного кольца включена в погрешность формы 2D-сканирования ESC,2D,FORM.
d) Записывают значение времени сканирования TSC,2D.
7.2.4 Испытание характеристик сканирования в 3D-формате
7.2.4.1 Общие положения
Это испытание определяет способность системы зондирования измерять испытательную сферу, когда траектория измерительного инструмента не точно совпадает с испытательной сферой. Испытание применяется к системам зондирования, которые могут измерять сферу в режиме непрерывного сканирования и имитировать отклонение положения заготовки в процессе измерения.
В данном испытании зонд используется во всем диапазоне 3D-измерений. Это испытание не учитывает влияние изменения температуры на позиционную неопределенность. Пользователям контактной системы сканирования рекомендуется учитывать влияние изменения температуры на требования к диапазону измерений.
Данное испытание предназначено для выполнения на трехосевых станках, включая станки, которые могут выполнять интерполяцию только в плоскостях XY, YZ и ZX. Испытание проводится при условии, что ось Z зонда выровнена с осью Z станка.
Время проведения испытания регистрируется для оценки быстродействия системы, поскольку оно может повлиять на точность.
7.2.4.2 Установка и процедура испытания
Для выполнения этого испытания следует использовать эталонную сферу с номинальным диаметром примерно 30 мм. Форма эталонной сферы должна быть откалибрована, поскольку погрешность формы увеличивает неопределенность испытания и должна быть учтена при подтверждении соответствия или несоответствия техническим характеристикам.
a) Устанавливают эталонную сферу в характерном для заготовки положении в пределах измерительной зоны станка.
b) Пользователь может свободно выбирать место установки эталонной сферы в пределах измерительной зоны. Однако рекомендуется не размещать эталонную сферу в том месте, где проводилась настройка системы зондирования, так как измерения обычно проводятся в местах, отличных от места настройки системы зондирования.
c) Наконечник щупа и эталонная сфера (сферы) должны быть очищены перед настройкой системы зондирования, чтобы на них не осталось загрязнений, которые могут повлиять на результат измерений или испытаний.
d) Убеждаются, что система зондирования была настроена в соответствии с инструкциями производителя/поставщика.
e) Измеряют координаты центра эталонной сферы контактным датчиком в пяти или более дискретных точках. Устанавливают исходную точку СКЗ в измеренном центре эталонной сферы.
f) Последовательность измерений сферы (см. рисунок 8):
- система отсчета (СКЗ) выровнена с осями X, Y и Z станка, и ее начало находится в центре сферы. Полюс сферы находится в точке X = 0, Y = 0, Z = RS (радиус сферы);
- траектории сканирования определяются на основе СКЗ, определенной в перечислении a), стрелки на диаграмме указывают направления движения вдоль целевых линий сканирования.
Направление и скорость подачи при подходе к целевым линиям сканирования должны соответствовать рекомендациям производителя/поставщика.
Сферу следует просканировать десять раз, устанавливая номинальное положение сферы в соответствии со значениями, приведенными в таблице 4, и генерируя (разные) траектории сканирования соответственно для каждой настройки.
g) Записывают время испытания TSC,3D как время, затраченное на выполнение испытания с момента начала первой последовательности сканирования первого измерения (в промежуточной точке) до конца последней последовательности сканирования последнего измерения (в промежуточной точке).
Примечание 1 — «Промежуточная точка» — это начальное положение движения, при котором щуп соприкасается с поверхностью, или конечное положение движения, при котором щуп отрывается от поверхности и которое иногда называется положением отступа или возврата.
Примечание 2 — Сама эталонная сфера во время этого испытания не перемещается; траектория сканирования для измерения сферы генерируется при условии, что эталонная сфера расположена в указанных номинальных положениях.
A — линия целевого сканирования A (по часовой стрелке) расположена на экваторе в плоскости XY; B — линия целевого сканирования B (по часовой стрелке) параллельна плоскости XY, на 8 мм выше экватора (диаметр сферы — 30 мм); C, D — линии целевого сканирования (C против часовой стрелки и D по часовой стрелке) находятся в плоскостях ZX и YZ и проходят через полюс; E, F — линии целевого сканирования (E против часовой стрелки и F по часовой стрелке) параллельны плоскости ZX, при Y = +8 мм и Y = -8 мм соответственно; G, H — линии целевого сканирования (G по часовой стрелке и H против часовой стрелки) параллельны плоскости YZ, при X = -8 мм и X = +8 мм соответственно
Рисунок 8 — Целевые линии сканирования и требуемое направление движения для испытания характеристик 3D-сканирования
Смещение по осям X, Y и Z для испытания характеристик 3D-сканирования
7.2.4.3 Анализ результатов
Алгоритмы и параметры фильтрации могут быть использованы для анализа результатов испытания характеристик 3D-сканирования по согласованию производителем/поставщиком и пользователем. Если применяется фильтрация, используемые параметры и алгоритмы должны быть указаны вместе с результатами испытания.
Для каждого измерения сферы выполняют следующие действия:
- вычисляют расположение центра и диаметр сферы (связанного объекта) по Гауссу (метод наименьших квадратов), используя все точки центра наконечника всех восьми сканирований. Записывают эти значения как координаты центра XSC,3D, YSC,3D, ZSC,3D и диаметр DSC,3D сферы;
- для каждой из измеренных точек сканирования вычисляют радиальное расстояние r до координат центра сферы;
- вычисляют погрешность формы FSC,3D как диапазон вычисленных радиальных расстояний r.
Используя вышеуказанные данные, выполняют следующие действия:
a) вычисляют повторяемость положения при 3D-сканировании ESC,3D,POS как максимальное расстояние от любого из положений центра сферы XSC,3D, YSC,3D, ZSC,3D, записанных в измерениях 2 — 10, до положения центра сферы, зафиксированного в измерении 1;
b) вычисляют погрешность диаметра при 3D-сканировании ESC,3D,DIA как максимальное отклонение любого из 10 значений DSC,3D от суммы диаметра наконечника щупа и диаметра откалиброванной эталонной сферы. Если система сканирования может сообщить требуемый диаметр наконечника щупа, то следует использовать это значение, в противном случае следует использовать номинальный диаметр наконечника щупа;
c) вычисляют погрешность формы при 3D-сканировании ESC,3D,FORM как максимальное значение погрешности формы FSC,3D в любом из десяти измерений.
Примечание - Погрешность формы эталонной сферы включается в погрешность формы 3D-сканирования ESC,3D,FORM;
d) записывают время 3D-сканирования TSC,3D.
7.3 Системы зондирования нутромерами
7.3.1 Общие положения
Целью настоящего подраздела является стандартизация процедур оценки повторяемости измерений с использованием систем зондирования нутромерами, непосредственно применяемыми на станках с ЧПУ.
Процедуры испытаний не предназначены для определения отличий между различными источниками погрешностей. Их цель — показать совокупное влияние окружающей среды и системы зондирования нутромерами на повторяемость результатов измерений в отверстиях. Испытания, описанные в настоящем подразделе, применяются при приемке и проверке системы зондирования нутромерами.
Системы нутромеров могут быть контактными или бесконтактными системами зондирования. Настоящий подраздел описывает контактные системы зондирования. Бесконтактные системы зондирования не будут рассматриваться более подробно.
Задачи систем зондирования нутромерами:
a) системы зондирования нутромерами могут использоваться для следующих задач измерения:
- диаметр окружности/цилиндра,
- ширина паза,
- положение цилиндра (действительно только для радиально расположенных измеряемых элементов [см. рисунок 10 b)],
- цилиндричность,
- концентричность между окружностями/цилиндрами,
- округлость;
b) системы зондирования нутромерами используются для следующих задач обнаружения, которые приводят к результату ГОДЕН или НЕ ГОДЕН:
Примечание - Измерение выявляет последствия износа и повреждения режущего инструмента.
7.3.2 Характеристики систем зондирования нутромерами
7.3.2.1 Различия между системами зондирования нутромерами и контактными датчиками
Системы зондирования нутромерами — это устройства, которые самостоятельно выполняют измерения, в то время как контактные датчики генерирует только опорные сигналы, которые обрабатываются на станке с ЧПУ вместе с положением осей для получения измеренных значений. Это означает, что системы зондирования нутромерами в значительной степени не зависят от точности станка с ЧПУ, в то время как точность станка влияет на результаты измерений контактными датчиками.
Некоторые результаты измерений определяются в сочетании с системами зондирования нутромерами и осями станка с ЧПУ. Примером этого является определение положения детали относительно осей станка.
7.3.2.2 Компоненты системы зондирования нутромерами
Системы зондирования нутромерами обычно состоят из следующих компонентов (см. рисунок 9):
- нутромера с питанием от аккумулятора или беспроводным источником питания;
- головки для измерения отверстий, при необходимости заменяемая;
- сменного держателя инструмента;
- беспроводной передачи данных;
- калибра для настройки системы зондирования нутромерами;
- программного обеспечения системы зондирования для выполнения конкретных измерительных задач;
- интерфейса для связи со станком с ЧПУ;
- компьютерной системы для измерений, анализа результатов измерений и программирования параметров измерений (по возможности);
- настраиваемого цикла ЧПУ;
- защиты от столкновений как отдельного компонента либо интегрированного в нутромер.
1 — патроны; 2 — измерительные нутромеры; 3 — компьютерная система; 4 — приемник и интерфейс; 5 — измерительные головки; 6 — калибр (эталон) для определения соответствия системы для центрально расположенного измерительного элемента; 7 — калибр (эталон) для определения соответствия системы для радиально расположенного измерительного элемента
Рисунок 9 — Элементы системы зондирования нутромерами
7.3.2.3 Конструкция системы зондирования нутромерами
Системы зондирования нутромерами, используемые на станках с ЧПУ, в основном отличаются от ручных систем тем, что они не требуют самоустанавливаемости, поскольку нутромеры позиционируются станком с ЧПУ.
Обычно существует два типа систем зондирования нутромерами (см. рисунок 10):
- с центрально расположенным измерительным элементом (положение измерительных контактов управляется с помощью датчика через центрально расположенный механизм), такие системы обычно используются для измерения диаметров;
- радиально расположенными измерительными элементами (могут быть расположены по-разному по положению и количеству), обычно используются для измерения диаметра, концентричности, цилиндричности, положения и других геометрических характеристик.
| a) Центрально расположенный измерительный элемент | b) Радиально расположенный измерительный элемент |
1 — измерительный элемент; 2 — выдавливающая/приводная игла; 3 — измерительный контакт
Рисунок 10 — Типовая конструкция нутромеров
7.3.2.4 Измерительные контакты
Форма: измерительные контакты, как правило, симметричны относительно оси вращения и имеют форму механического измерительного контактного элемента.
Радиус: радиус измерительных контактов должен быть выбран соответствующим образом для задачи измерения. Он в первую очередь зависит от диаметра отверстия, которое необходимо измерить, и обычно составляет от 15% до 50% радиуса отверстия. Радиусы контактного элемента выбираются в зависимости от качества поверхности в точке измерения, диаметра измеряемого отверстия и точности позиционирования нутромера. Большие радиусы измерительных контактов уменьшают влияние шероховатости поверхности. Меньшие радиусы уменьшают влияние погрешностей позиционирования.
7.3.2.5 Факторы, влияющие на измерение
На точность измерения могут влиять следующие факторы:
- точность позиционирования осей станка;
- биение и вибрации шпинделя станка;
- тепловые деформации осей станка и шпинделя;
- текстура поверхности обрабатываемой заготовки;
- изменение температуры окружающей среды и обрабатываемой заготовки.
Другие факторы, влияющие на точность измерения, включают:
- чистоту нутромера, заготовки, калибра-кольца для настройки системы;
- температуру нутромера, заготовки, калибра-кольца для настройки системы и окружающей среды;
- программное обеспечение для измерений;
- ориентацию (горизонтальная/вертикальная) калибра-кольца для настройки системы и нутромера;
- качество калибра-кольца, используемого для настройки системы.
7.3.3 Предварительные параметры
Перед началом измерений отверстие и нутромер должны быть выровнены параллельно средней линии оси шпинделя. Нутромер должен быть откалиброван с использованием поверенного (откалиброванного) эталона в соответствии с инструкциями производителя/поставщика.
7.3.3.1 Источники неопределенности при проведении испытаний
Основные факторы, влияющие на неопределенность результатов испытаний при проверке работоспособности систем зондирования нутромерами, включают:
- неопределенность настройки системы с использованием эталонного образца, т.е. калибра для настройки системы;
- выравнивание калибра для настройки системы, если применимо;
- крепление калибра для настройки системы, если применимо;
- точность позиционирования станка;
- погрешность от изменения температуры окружающей среды (ETVE) во время измерений или повторяемость измерений в зависимости от реальных условий испытания;
- компенсацию тепловых воздействий при измерениях при температурах, отличных от рекомендованных производителем/поставщиком по температуре окружающей среды.
Если испытания проводятся при температурах, соответствующих рекомендациям производителя/поставщика, или если такие рекомендации отсутствуют, то результаты испытаний будут правильно отражать измерительные характеристики проверяемой системы зондирования, и, следовательно, они не будут вносить вклад в неопределенность испытания.
Компенсация размеров эталонного образца — из-за температуры, отличной от 20 °C (или не соответствующей указанной эталонной температуре) — допускается только в том случае, если в нормальную работу системы зондирования нутромером включена встроенная коррекция номинального дифференциального расширения (NDE).
7.3.3.2 Оформление результатов испытаний
Должны быть зафиксированы и представлены соответствующие параметры испытания, такие как:
- идентификация станка;
- идентификация программного обеспечения станка с ЧПУ и номер версии, если применимо;
- идентификация системы зондирования нутромером и ее программного обеспечения для оценки;
- тип, размер и идентификация измеряемого объекта;
- заданная контрольная температура;
- радиус контактных элементов;
- конфигурация системы зондирования нутромером;
- настройка силы, если применимо;
- ориентация системы зондирования нутромером, если это не предусмотрено конструкцией станка;
- расположение изделия в измерительной зоне станка, если применимо;
- скорость подачи для позиционирования системы зондирования нутромером при настройке и испытаниях;
- запрограммированные шаги индексации или частота вращения шпинделя, если применимо;
- соответствующие температуры станка и окружающей среды;
- цикл прогрева.
7.3.4 Определение повторяемости измерений системой
Измерения должны выполняться в соответствии с инструкциями производителя/поставщика. Повторяемость измерений проверяют путем многократного измерения геометрии заготовки в одном и том же месте измерений, несколько раз сверяясь с эталоном (калибром) для проверки работоспособности системы. Измерение повторяется 20 раз с использованием программного обеспечения для измерений, предоставленного производителем/поставщиком.
Вычисляется повторяемость измерений RCIR,D как диапазон зафиксированных значений.
8 Зондирование инструментов
8.1 Зондирование инструментов контактными датчиками
8.1.1 Общие положения
В рамках данного подраздела выражение «система(ы) настройки инструмента» следует трактовать как «контактная(ые) система(ы) настройки инструмента». Испытания, связанные с зондированием инструментов бесконтактными системами с применением лазерного светового барьера описаны в 8.2.
Некоторые станки оборудованы системой датчиков/зондов, предназначенной для настройки длины и/или диаметра различных вращающихся инструментов под управлением станка. Такие системы настройки инструментов также иногда используются для определения положения по осям X, Y и Z для невращающегося геометрически точного инструмента (например, цельного цилиндра) или для обнаружения неисправных инструментов.
В компоновке обрабатывающих центров системы настройки инструментов обычно расположены рядом с краями измерительной зоны станка (или рядом с устройством смены инструмента) и жестко закреплены, чтобы свести к минимуму прогиб при воздействии типичных усилий переключения, достигающих нескольких ньютонов.
Примечание - Некоторые специализированные системы настройки инструментов, используемые для настройки длины очень мелких инструментов, имеют очень ограниченную силу переключения.
Типовые щупы систем настройки инструментов имеют цилиндрическую или призматическую форму (см. рисунок 11), а их поверхность устойчива к износу.
Выравнивание наконечника щупа, которое заключается в выравнивании опорных поверхностей наконечника щупа по отношению к СКС, должно выполняться в соответствии с инструкциями производителя/поставщика.
Операция системы настройки инструмента должна строго соответствовать инструкциям производителя/поставщика. Особое внимание должно быть уделено безопасности при измерениях с вращающимися инструментами.
| a) Система настройки инструмента с цилиндрической формой | b) Система настройки инструмента с призматической формой |
1 — эталонный инструмент; 2 — щуп с наконечником в виде диска; 3 — щуп с квадратным наконечником; --- — движения станка
Рисунок 11 — Примеры циклов работы системы настройки инструмента с использованием эталонного инструмента {курсивом X Y Z}
8.1.2 Оценка качества системы настройки инструмента
Оценка качества системы настройки инструмента обычно выполняется с использованием эталонного объекта, представляющего режущий инструмент (например, сплошной цилиндр, откалиброванный по диаметру и длине), с применением автоматического встроенного цикла, направленного на определение:
a) оптимального размера наконечника щупа;
b) положения наконечника щупа относительно основной СКС.
Особое внимание следует уделить определению оптимального расстояния между щупом системы настройки инструмента и опорной поверхностью шпинделя, как указано в инструкциях производителя/поставщика.
Для определения этого расстояния требуется независимая калибровка длины эталонного инструмента. Эта операция необходима для обеспечения точности настройки длины инструмента, и она, как правило, выполняется либо с использованием внешнего оборудования для настройки инструмента, либо путем измерения (непосредственно на станке) расстояния между опорной поверхностью шпинделя и наиболее выступающей частью эталонного инструмента с помощью датчика линейного перемещения при использовании в качестве ориентира отображаемого перемещения по оси Z.
8.1.3 Повторяемость настройки инструмента
8.1.3.1 Общие положения
Некоторые системы настройки инструмента могут измерять длину инструмента только без вращения шпинделя. Другие системы способны измерять длину и диаметр при вращении шпинделя.
Некоторые станки оснащены ручной или роботизированной системой для перемещения измерительного щупа в рабочую зону станка. При испытаниях этих станков после каждого измерения инструмента щуп должен быть удален и снова перемещен в рабочую зону станка.
Как правило, надлежаще настроенная система настройки инструмента применяется для относительных измерений, поэтому рассматриваются только испытания на повторяемость.
8.1.3.2 Повторяемость настройки длины инструмента при использовании невращающегося инструмента
8.1.3.2.1 Общие положения
Настройка длины инструмента с помощью невращающегося инструмента обычно выполняется для сверлильных инструментов или для инструментов с меньшим диаметром, чем диаметр щупа, что позволяет определить самый длинный режущий элемент.
Некоторые системы также позволяют устанавливать длину для невращающихся инструментов большего диаметра, где с помощью ориентации оси шпинделя определяется наибольшая длина выступающего режущего инструмента. См. инструкции производителя/поставщика.
8.1.3.2.2 Настройка и процедура испытания
Располагают ось шпинделя над датчиком/зондом, запрограммировав (если это необходимо) требуемое смещение (см. рисунок 12).
Примечание - Смещение требуется, когда диаметр самой длинной режущей части инструмента больше диаметра щупа.
| a) Сверло | b) Фреза с прямой кромкой | c) Фреза со скошенной кромкой |
L — длина инструмента; O — смещение оси шпинделя
Рисунок 12 — Оценка повторяемости настройки длины инструмента с помощью невращающегося инструмента
Измеряют и записывают длину инструмента L десять раз, используя цикл, предусмотренный производителем/поставщиком. Шпиндель не должен вращаться.
Вычисляют повторяемость настройки длины инструмента RSET,L,N как диапазон записанных значений L.
8.1.3.3 Повторяемость настройки длины инструмента вращающегося инструмента
Настройка длины инструмента при его вращении может выполняться для сверл или концевых фрез с шаровыми наконечниками, у которых тангенциальная скорость острия вращающегося инструмента, контактирующего с датчиком/зондом, очень мала, или она может быть выполнена для других типов инструментов путем ограничения частоты вращения и скорости подачи в строгом соответствии с инструкциями производителя/поставщика (см. рисунок 13).
Вращение инструмента должно осуществляться в направлении, противоположном нормальному вращению режущего инструмента.
Предупреждения по безопасности — Измерения вращающегося инструмента связаны с проблемами безопасности. Необходимо соблюдать соответствующие стандарты безопасности.
Измеряют и записывают длину инструмента L десять раз, используя цикл, предусмотренный производителем/поставщиком.
Вычисляют повторяемость настройки длины инструмента RSET,L,R как диапазон записанных значений L.
L — длина инструмента; O — смещение оси шпинделя
Рисунок 13 — Оценка повторяемости настройки длины инструмента с помощью вращающегося инструмента
8.1.3.4 Повторяемость настройки диаметра инструмента
Вращение инструмента должно осуществляться в противоположном направлении от нормального вращения при резании. Измерение должно проводиться в соответствии с инструкциями производителя/поставщика (см. рисунок 14).
Предупреждения по безопасности — Измерения вращающегося инструмента связаны с проблемами безопасности. Необходимо соблюдать соответствующие стандарты безопасности.
L — длина инструмента; r — радиус инструмента
Рисунок 14 — Оценка повторяемости настройки диаметра инструмента с помощью вращающегося инструмента
Некоторые системы настройки инструмента не позволяют автоматически регулировать частоту вращения шпинделя и скорость подачи при зондировании в соответствии с радиусом и количеством фрез в инструменте. Поскольку это связано с вопросами безопасности, требуется дополнительное внимание, и необходимо учесть следующие требования:
a) максимальная тангенциальная скорость должна быть определена производителем/поставщиком; превышение тангенциальной скорости может ухудшить характеристики датчика/зонда;
b) частота вращения шпинделя для заданного радиуса инструмента должна быть автоматически адаптирована (или запрограммирована) в соответствии с перечислением a);
c) скорость подачи при измерении должна быть автоматически скорректирована (или тщательно подобрана), поскольку несинхронизированное угловое положение режущего инструмента относительно предполагаемой точки контакта с датчиком/зондом, расстояние подхода и скорость подачи могут привести к значительной неопределенности при проведении испытаний.
Для заданной максимальной тангенциальной скорости V должны быть выполнены вычисления по формулам:
где V — тангенциальная скорость, м/мин;
S — расчетная частота вращения шпинделя, об/мин;
F — скорость подачи при измерении, мм/мин;
E — минимальная ожидаемая повторяемость измерений, мм.
Формулы относятся к инструменту с одним режущим элементом. Следует учитывать, что для инструментов с несколькими режущими элементами самый выступающий режущий элемент имеет более высокую вероятность первоначального контакта с датчиком/зондом; следовательно, увеличение расчетной скорости подачи пропорционально количеству режущих элементов может привести к занижению минимальной ожидаемой повторяемости измерений.
Например, для максимальной тангенциальной скорости 40 м/мин и инструмента с одним режущим элементом радиусом 40 мм рассчитывается максимальная скорость вращения шпинделя, равная приблизительно 160 об/мин. Для минимальной ожидаемой повторяемости измерений 0,005 мм необходимо запрограммировать скорость подачи 0,8 мм/мин.
Располагают ось Z в соответствии с инструкциями производителя/поставщика для конкретного типа инструмента.
Измеряют и записывают диаметр инструмента десять раз, используя встроенный цикл.
Вычисляют повторяемость настройки диаметра инструмента RSET,D,R как диапазон записанных значений.
8.2 Бесконтактные системы зондирования инструмента с использованием лазерного светового барьера
8.2.1 Общие положения
В настоящем подразделе описаны процедуры измерения или проверки характеристик (см. 8.2.7, 8.2.8) бесконтактных систем зондирования инструмента, использующих принцип лазерного светового барьера.
Примечание - Существуют также другие бесконтактные системы зондирования, такие как линейный лазер, CCD-детекторы и лазерные системы с однонаправленным отражением, которые не являются предметом данного пункта.
Испытания не предназначены для определения различий между причинами погрешностей. Их цель — показать совокупное влияние окружающей среды, станка, лазерной установки, системы управления лазером и программного обеспечения для выполнения задач измерения и обнаружения инструмента. Обнаружение погрешностей зажима инструмента, как указано в 8.2.7.4, применяется только к держателям инструмента типа ISO 12164-1.
Испытания в настоящем подразделе применяются для приемо-сдаточных и повторных испытаний систем лазерного светового барьера. Описанные ниже испытания также проверяют правильность функционирования системы и ее корректную интеграцию со станком.
Системы лазерного светового барьера работают как оптические переключатели при достижении заданной степени затемнения. Здесь инструмент перемещается вместе с осями станка относительно системы лазерного светового барьера, пока одна из режущих кромок сначала (при измерении от светлого к темному) или в конце (при измерении от темного к яркому) не перекроет луч (см. рисунок 15). При таком изменении яркости система лазерного светового барьера генерирует электрический сигнал запуска, который используется для определения и сохранения текущего положения осей станка и остановки их перемещения.
С помощью параметров системы, определенных в ходе ранее проведенного процесса настройки, измерительный цикл рассчитывает, например, размеры инструмента.
8.2.2 Основные функции системы лазерного светового барьера
Используя бесконтактные системы зондирования, можно оценивать различные свойства инструмента для задач обнаружения и измерения размеров. Настоящий стандарт различает задачи обнаружения, которые дают дискретный результат, например, цел/поврежден, да/нет или 0/1, и измерительные задачи:
- обнаружение поломок инструмента,
- обнаружение поломок отдельных режущих кромок,
- обнаружение поломок по выявлению аномальных отклонений формы,
- погрешности зажима инструмента, например по обнаружению биения,
- идентификация инструмента;
8.2.3 Основные различия между системами лазерного светового барьера и контактными системами зондирования инструмента
Поскольку системы лазерного светового барьера являются оптическими системами зондирования, на результаты измерений могут влиять загрязнения самого режущего инструмента, загрязнения измерительного устройства и условия окружающей среды (охлаждающая жидкость, испарение охлаждающей жидкости и т.д.). Поэтому система лазерного светового барьера требует соответствующей защиты от воздействующих условий окружающей среды внутри станка.
Другими отличиями являются возможность выполнения измерений при частоте вращения шпинделя, которая используются для резания, а также отсутствие механических сил, приложенных к инструменту во время измерения.
По сравнению с контактным элементом большинства контактных систем зондирования инструмента, лазерные световые барьеры могут измерять больше геометрических характеристик — например, контур концевой фрезы можно проверить на геометрические отклонения или износ.
8.2.4 Система зондирования инструмента с использованием лазерного светового барьера
8.2.4.1 Компоненты системы зондирования инструмента с помощью лазерного светового барьера
Система лазерного светового барьера обычно состоит из следующих компонентов (см. рисунок 15):
- устройства лазерного светового барьера с соответствующим методом защиты оптики от воздействия окружающей среды станка;
- станка с ЧПУ с соответствующими степенями свободы инструмента относительно системы лазерного светового барьера;
- устройства для очистки точки измерения на инструменте, обычно с использованием сжатого воздуха из сопла для очистки инструмента;
- пневматического блока для обработки и подачи защитного воздуха;
- эталонного инструмента, установленного в патрон, который может автоматически заменяться для настройки системы лазерного светового барьера, которая также может использоваться для измерения теплового смещения металлорежущего станка;
- электрического соединения с системой управления станком через измерительный вход и, в зависимости от системы, дополнительные входы и выходы;
- измерительного программного обеспечения с графическим пользовательским интерфейсом или без него, предназначенного для определения и выполнения конкретных задач по обнаружению и измерению.
- гибкость в отношении параметров измерения (например, положения измерений);
- измерения с возможностью выбора частоты вращения шпинделя;
- возможность выбора количества повторных измерений и определение отклонений результатов;
- гибкость в выборе стратегий анализа: начальные измерения, измерения износа, обнаружение;
- по возможности предотвращение дальнейшего использования инструмента при выходе за пределы допуска.
1 — передатчик; 2 — лазерный луч; 3 — приемник
Рисунок 15 — Типовая конструкция системы лазерного светового барьера с передатчиком и приемником
8.2.4.2 Установка и выравнивание системы по осям станка с ЧПУ и настройка системы
Расположение системы лазерного светового барьера влияет на точность измерений. Чем выше требования к точности, тем меньше должно быть расстояние между передатчиком и приемником системы лазерного светового барьера.
Примечание - На рисунке 16 показаны два различных варианта расположения системы лазерного светового барьера, представляющие различные расстояния между передатчиком и приемником.
| a) Раздельная установка передатчика и приемника с увеличенным расстоянием между ними | b) Общее основание передатчика и приемника с малым расстоянием между ними с расположением на столе станка |
Рисунок 16 — Схемы размещения систем лазерного светового барьера
Перед вводом в эксплуатацию системы лазерного светового барьера, а также при проведении периодических поверок необходимо контролировать выравнивание оси луча относительно соответствующих осей станка в соответствии с требованиями производителя/поставщика и при необходимости производить корректировку. Погрешности в определении угла луча относительно направления подхода могут быть значительными при радиальном измерении, даже если они не оказывают существенного влияния на результат. Однако в случае большого радиуса инструмента и при измерении длины в центральной части инструмента следует предъявлять более жесткие требования к перпендикулярности луча по отношению к оси шпинделя. Следует учитывать методику и предельные значения, указанные производителем/поставщиком.
Для настройки системы лазерного светового барьера используется эталонный инструмент (см. рисунок 17). Неопределенности измерений по размерам, форме и биению эталонного инструмента влияют на неопределенность настройки системы зондирования. Важно, чтобы эталонный инструмент был чистым. В цикле настройки системы зондирования параметры системы лазерного светового барьера определяются путем измерения эталонного инструмента. Эти параметры системы формируют основу для последующих задач измерения и обнаружения.
Рисунок 17 — Различные эталонные инструменты в типовых патронах
8.2.5 Факторы, влияющие на неопределенность измерения размеров инструмента
Факторы, которые могут повлиять на неопределенность измерения, включают:
- точность позиционирования осей станка;
- биение и вибрацию шпинделя станка;
- внешние факторы, такие как движение воздуха, капли охлаждающей жидкости, туман от охлаждающей жидкости, загрязненный инструмент, стружка;
- тепловые деформации осей и шпинделя станка;
- расстояние между передатчиком и приемником системы лазерного светового барьера;
- позицию измерения между передатчиком и приемником;
- колебания скорости во время подводящего перемещения;
- изменение задержки от момента прерывания луча до момента определения положения;
- неопределенность радиуса и длины эталонного инструмента;
- запрограммированные параметры измерительного цикла, например допустимый диапазон результатов измерений.
8.2.6 Предварительные параметры
Система лазерного светового барьера должна быть полностью собрана и приведена в рабочее состояние в соответствии с технической документацией производителя/поставщика. Все необходимые операции по регулировке, геометрическому выравниванию и функциональным испытаниям системы лазерного светового барьера должны быть выполнены с положительными результатами до начала проведения испытаний.
При установлении требований к измерительной задаче необходимо учитывать фактические условия окружающей среды в рабочей зоне (например, влияние охлаждающей жидкости, загрязнений, стружки и др.).
8.2.7 Проверка выполнения задач обнаружения
8.2.7.1 Обнаружение поломки инструмента
Для проверки функции обнаружения поломки инструмента необходимо выполнить следующие действия:
a) инструмент, применяемый в данном испытании, должен быть выбран по согласованию между изготовителем/поставщиком и пользователем.
Если это возможно, то следует выбирать инструмент с наименьшим радиусом, поскольку этот тип инструмента, как правило, наиболее сложен для измерения;
b) измеряют длину выбранного инструмента и вводят полученное значение в таблицу инструментов системы управления;
c) определяют наличие неповрежденного инструмента:
-
выполняют цикл обнаружения поломки инструмента три раза в реальных условиях (например, с использованием охлаждающей жидкости непосредственно перед испытанием). Фиксируют результат (исправен/сломан),
-
убеждаются, что инструмент во всех трех случаях определяется как исправный;
d) выполняют проверку обнаружения сломанного инструмента:
-
моделируют поломку инструмента путем увеличения значения его длины в таблице инструмента на заданный порог поломки LTOL (например, 1 мм) с добавлением допуска, учитывающего неопределенность обнаружения (например, 0,5 мм), поскольку данный цикл, как правило, не оптимизирован по точности (см. рисунок 18). Порог поломки и допуск на неопределенность, как правило, указываются производителем/поставщиком и могут быть согласованы с пользователем. После завершения испытания значение длины инструмента должно быть возвращено к исходному,
-
выполняют цикл обнаружения поломки инструмента три раза в реальных условиях (например, с использованием охлаждающей жидкости) и фиксируют результат (исправен/сломан),
-
убеждаются, что инструмент во всех трех случаях определяется как сломанный.
Пример - В перечислении c) 1) сверло используется с корректной длиной, указанной в таблице инструмента, и результат проверки — «исправен». В перечислении d) 2) при установленном пороге поломки 1 мм длина инструмента в таблице увеличивается на 1 мм + 0,5 мм = 1,5 мм.
Результатом испытания должно быть определение состояния инструмента «сломан».
1 — лазерная точка; L — длина инструмента; LTOL — порог поломки инструмента
Рисунок 18 — Допустимое отклонение от длины исправного инструмента
8.2.7.2 Обнаружение поломки отдельных режущих кромок
Для режущих инструментов, длина, радиус и количество режущих кромок которых известны системе управления, функция обнаружения поврежденных режущих кромок должна быть способна обнаруживать поломки или износ отдельных режущих кромок (см. рисунок 19).
Для проверки функции обнаружения поломки режущих кромок необходимо выполнить следующие действия:
a) инструмент, применяемый в данном испытании, должен быть выбран по согласованию между изготовителем/поставщиком и пользователем.
При наличии возможности, следует выбрать инструмент с переменным шагом (по окружности), поскольку его измерение, как правило, является наиболее затруднительным;
b) измеряют длину и радиус инструмента. Вводят эти значения в таблицу инструментов системы управления;
c) выполнить проверку обнаружения исправной режущей кромки:
-
выполняют цикл обнаружения поломки режущей кромки три раза в реальных условиях (например, с использованием охлаждающей жидкости непосредственно перед испытанием). Фиксируют результат (исправен/сломан),
-
убеждаются, что режущая кромка всегда определяется как исправная;
d) выполняют проверку обнаружения сломанной режущей кромки:
-
моделируют поломку режущей кромки путем удаления режущего инструмента. Если удаление режущего инструмента невозможно (например, для инструментов из твердого сплава, HSS и т.д.), альтернативным вариантом может быть увеличение заданного «количества режущих инструментов». После выполнения испытания данные инструмента должны быть восстановлены в исходное значение,
-
выполняют цикл обнаружения поломки режущей кромки три раза в реальных условиях (например, с использованием охлаждающей жидкости) и фиксируют результат (исправен/сломан),
-
выполняют оценку: инструмент должен всегда определяться как сломанный или изношенный. Если хотя бы один раз инструмент будет определен как исправный, то испытание считается непройденным.
Для циклов, которые также подходят для обнаружения микротрещин, во время испытания исправный режущий инструмент заменяется на режущий инструмент, повреждения которого считаются изношенными или сломанными. Обнаруживаемые повреждения определяются по соглашению между производителем/поставщиком и пользователем системы лазерного светового барьера.
1 — допуск; 2 — траектория сканирования
Рисунок 19 — Обнаружение поломки режущих кромок цилиндрической концевой фрезы и сменной наклонной токарной пластины с помощью указанной траектории сканирования лазерным лучом
8.2.7.3 Обнаружение поломки режущей кромки путем измерения отклонений формы
Для проверки обнаружения поломки режущей кромки методом измерения отклонений формы (см. рисунок 20) необходимо выполнить следующие действия:
a) измеряют длину, радиус, радиус угла и количество режущих кромок инструмента и вводят эти значения в таблицу инструментов системы управления.
b) проводят проверку обнаружения исправной режущей кромки:
-
выполняют цикл обнаружения поломки режущей кромки три раза в реальных условиях (например, с использованием охлаждающей жидкости непосредственно перед испытанием). Фиксируют результат (исправен/сломан),
-
убеждаются, что режущая кромка всегда определяется как исправная;
c) проводят проверку обнаружения сломанной режущей кромки:
-
выполняют цикл обнаружения поломки режущей кромки в реальных условиях (например, с использованием охлаждающей жидкости) и фиксируют результат,
-
затем каждая отдельная режущая кромка сканируется с использованием ранее заданного допуска,
Рисунок 20 — Испытание концевой фрезы с шаровым наконечником на наличие отклонений формы
-
имитируют поврежденную режущую кромку путем удаления режущего инструмента. Если режущий инструмент невозможно (например, для инструментов из твердого сплава, HSS и т.д.), альтернативным вариантом может быть увеличение заданного «количества режущих инструментов». Обнаруживаемый размер повреждения определяется по соглашению между производителем/поставщиком и пользователем системы лазерного светового барьера. После выполнения испытания данные инструмента должны быть восстановлены в исходное значение,
-
выполняют оценку: инструмент должен всегда определяться как сломанный или изношенный. Если хотя бы один раз инструмент будет определен как исправный, то испытание считается непройденным.
8.2.7.4 Обнаружение погрешности зажима инструмента
Целью испытания является обнаружение погрешности зажима инструмента, например, вызванных попавшей стружкой (см. рисунок 21). Это особенно важно в случаях, когда предъявляются высокие требования к качеству балансировки инструмента и для тех инструментов, у которых даже незначительные отклонения могут вызвать погрешности в размерах (например, инструменты большого диаметра, однолезвийные инструменты, длинные инструменты).
Для проверки цикла обнаружения погрешностей при зажиме инструмента необходимо выполнить следующие действия, применимые только для держателя инструмента типа ISO 12164-1:
a) выбирают любой инструмент и очищают контактные поверхности патрона инструмента;
b) очищают контактные поверхности шпинделя;
d) вводят допустимое отклонение при испытании;
e) выполняют цикл обнаружения погрешности зажима инструмента для определения эталонного состояния;
f) выполняют проверку обнаружения правильно зажатого инструмента:
-
выполняют цикл обнаружения погрешности зажима инструмента три раза в реальных условиях (например, с использованием охлаждающей жидкости непосредственно перед испытанием) и фиксируют результат (исправен/сломан),
-
убеждаются, что цикл погрешностей при зажиме инструмента всегда регистрируется как исправный;
g) выполняют проверку обнаружения инструмента с погрешностью зажима:
- вручную освобождают инструмент, подкладывают, например металлическую фольгу толщиной 0,01 мм под область контакта и снова закрепляют (при ожидаемом значении износа инструмента пороговое значение может быть снижено до минимального значения),
Примечание - Стружка между поверхностями шпинделя и патрона инструмента приводит к некорректной настройке инструмента.
Рисунок 21 — Неправильно установленный инструмент с источником погрешности
-
проводят оценку: погрешность зажима инструмента должна определяться во всех случаях. Если хотя бы один раз инструмент определяется как исправный, испытание считается непройденным. Результаты испытания зависят от длины инструмента, которая должна быть указана в протоколе испытания.
8.2.7.5 Идентификация инструмента
При ручной установке инструментов в инструментальный магазин существует риск того, что инструменты могут быть установлены не в то гнездо магазина или что для инструментов будут заданы неправильные данные (длина, радиус и т.д.). Цель этого цикла — выявить неправильные размеры инструмента или перепутанные инструменты. Инструменты с одинаковой длиной все равно можно идентифицировать из-за различий в радиусах инструмента. Положения лазерных точек показаны на рисунке 22, чтобы отобразить измерительную позицию на инструменте.
Рисунок 22 — Идентификация инструментов одинаковой длины
Для проверки цикла идентификации инструмента должны быть выполнены следующие действия:
a) выбирают типовые инструменты с известными размерами;
b) вводят размеры инструмента в таблицу инструментов системы управления;
c) выполняют цикл идентификации инструмента;
d) убеждаются, что цикл завершается без указания ошибки;
e) изменяют данные инструмента или замените два инструмента без изменения таблицы инструментов.
После испытания измененные данные инструмента должны быть восстановлены до исходного значения, чтобы избежать столкновения инструментов;
f) выполняют цикл идентификации инструмента;
g) убеждаются, что цикл завершен и указывает на ошибку.
Инструменты, используемые в этом испытании, должны быть согласованы между производителем/поставщиком и пользователем.
8.2.8 Проверка задач измерения
8.2.8.1 Измерение и проверка результатов измерений
8.2.8.1.1 Измерение длины и радиуса
Точность измерений длины и радиуса может быть проверена путем сравнения результатов с данными другой системы зондирования инструмента или проведением испытания резания, как описано в 8.2.8.1.3. Для этого, например, можно использовать внешнее устройство предварительной настройки инструмента или контактную систему зондирования инструмента. Однако при использовании всех этих методов важно учитывать неопределенность как устройства предварительной настройки, так и любого другого эталонного измерительного оборудования.
Устройства предварительной настройки обычно предназначены для измерения только невращающихся инструментов, при этом сила зажима независимого устройства обычно значительно отличается от силы зажима шпинделя станка.
8.2.8.1.2 Оценка измерения длины и радиуса с использованием сравнительных измерений
Для проверки измерений длины и радиуса инструмента, в соответствии с рисунком 23, должны быть выполнены следующие действия.
На этапе a) описана настройка системы лазерного светового барьера, на этапах b) — d) описаны измерения длины и радиуса:
a) выполняют настройку системы лазерного светового барьера следующим образом:
-
измеряют длину эталонного инструмента с помощью предварительно настроенного устройства или предварительно настроенной контактной системы измерения длины на станке (см. рисунок 17),
-
настраивают систему лазерного светового барьера, используя длину, измеренную на этапе a) 1), и на той же частоте вращения шпинделя, что и при последующих измерениях инструмента;
b) выбирают набор инструментов, который охватывает типичный спектр применения, например концевые фрезы с шаровыми наконечниками различных размеров и цилиндрические концевые фрезы различных размеров;
c) выполняют измерение длины и/или радиуса для каждого инструмента три раза на внешнем устройстве предварительной настройки инструмента или контактной системе зондирования (измерения) инструмента. Рассчитывают среднее значение и диапазон трех измерений;
d) выполняют измерение длины и/или радиуса для каждого инструмента три раза на системе лазерного светового барьера, которая подлежит испытанию. Рассчитывают среднее значение и диапазон трех измерений;
e) разница между средним значением результатов измерений, полученных на этапе d), и эталонными значениями, определенными на этапе c), должна быть меньше значений, согласованных между производителем/поставщиком и пользователем. Результаты испытаний считаются действительными, только если диапазоны измерений меньше 20% от согласованных значений.
L — длина инструмента; R — радиус инструмента; R2 — радиус угла инструмента
Рисунок 23 — Параметры, используемые для описания геометрии инструмента
8.2.8.1.3 Определение точности измерения длины от инструмента к инструменту испытаниями на резание
Для проверки измерения длины инструмента с помощью испытаний на резание необходимо выполнить следующие действия:
a) настраивают систему лазерного светового барьера в соответствии с инструкциями производителя/поставщика;
b) выбирают набор инструментов, который охватывает типичный спектр использования, например концевые фрезы с шаровыми наконечниками различных размеров и цилиндрические концевые фрезы различных размеров;
c) выбирают фрезу среднего размера, подходящую для обработки испытуемого образца. Устанавливают этот инструмент в шпиндель, затем запускают шпиндель на скорости резания до полного прогрева как шпинделя, так и инструмента. После этого задают длину инструмента с помощью системы лазерного светового барьера. Частота вращения шпинделя во время измерения должна соответствовать скорости резания;
d) немедленно выполняют обработку испытуемого образца, аналогичной приведенной на рисунке 24. Деталь должна иметь как минимум 12 обработанных ступеней. Средняя обработанная ступень используется в качестве эталонного уровня (Z = 0). В зависимости от точности станка, рекомендуется высота ступени от 0,5 до 5 мкм;
e) сразу после обработки испытуемого образца быстро очищают инструмент, чтобы избежать его охлаждения, и снова измеряют длину инструмента. Фиксируют разницу в длине. Если разница в длине больше, чем размер одной обработанной ступени, этапы c) — e) следует повторить;
f) для каждого инструмента, подлежащего проверке: прогревают инструмент в шпинделе при скорости резания, затем устанавливают длину инструмента. Частота вращения шпинделя во время измерения должна быть рабочей. Затем выполняют обработку испытуемого образца на высоте Z = 0 перпендикулярно направлению ступеней от нижней части к верхней (см. рисунок 24). Процесс резания для малогабаритного инструмента можно остановить (например, путем обнуления подачи) сразу после начала фрезерования, чтобы избежать поломки инструмента;
g) инструмент, который был проверен первым, должен быть очищен, а затем повторно проверен после всех остальных инструментов. Любое изменение результата для этого инструмента указывает на проблему с испытанием (например, термическую или позиционную).
Рисунок 24 — Испытуемый образец с высотой ступени 1 мкм и контрольной ступенью 0 мкм
Оценка: точность измерения длины от инструмента к инструменту определяется диапазоном начальных точек при любом торцевом фрезеровании. На примере, представленном на рисунке 25, точность измерения длины от инструмента к инструменту составляет 2 мкм, что является разницей между началом меток SF6 (цилиндрическая концевая фреза диаметром 6 мм) и KF6 (концевая фреза со сферическим наконечником диаметром 6 мм).
На рисунке 25 черной точкой обозначено начало любого торцевого фрезерования.
Перед проведением испытания важно прогреть шпиндель в соответствии с инструкциями производителя/поставщика и очистить инструмент.
a — отклонение инструмента, мкм
Примечание 1 — Черные точки обозначают начало торцевого фрезерования (в отрицательном направлении по оси Y), наблюдаемое с помощью микроскопа.
Примечание 2 — Начало любого торцевого фрезерования обозначено черной точкой (KF6 — концевая фреза со сферическим наконечником, диаметр 6 мм; SF6 — цилиндрическая концевая фреза, диаметр 6 мм; KF — концевая фреза со сферическим наконечником, SF — концевая фреза с квадратным наконечником, а цифры после обозначают диаметр инструмента).
Примечание 3 — Для KF6 следы, появившиеся после черной точки, были вызваны стружкой, прилипшей к фрезе. При наблюдении через микроскоп конец фрезерования становится более четким.
Рисунок 25 — Обработанный испытуемый образец со следами торцевого фрезерования
8.2.8.2 Измерение биения
Цель данного измерения — выявить биение инструмента и в случае превышения допустимого значения биения предотвратить дальнейшее использование инструмента. Измерение выполняется непосредственно на инструменте. Оно не позволяет определить конкретные причины погрешностей биения. Типичными причинами являются:
- погрешность при зажиме инструмента (см. рисунок 26);
- неточная обработка инструмента;
- режущие пластины с различными размерами;
- дефекты патронов;
- повреждение подшипника шпинделя.
Результат измерения биения представляет собой сумму отдельных погрешностей биения. Для проверки измерения биения необходимо выполнить следующие действия:
a) устанавливают инструмент с несколькими режущими кромками;
b) измеряют разность радиусов режущих кромок с помощью независимой системы измерения (например, стрелочного индикатора) путем индексации или ручного ориентирования шпинделя и фиксируют максимальную разность;
c) выполняют цикл измерения биения;
Рисунок 26 — Погрешность биения фрезы вследствие погрешности зажима инструмента
d) сравнивают результат цикла измерения биения с максимальной разницей, полученной на этапе b), и записывают разницу;
e) испытание считается пройденным, если отклонение находится в пределах допуска, согласованного между производителем/поставщиком и пользователем.
Результаты испытаний могут зависеть от частоты вращения шпинделя, которая должна быть указана в протоколе испытаний.
8.2.8.3 Измерение погрешности профиля
Помимо измерения длин и радиусов система лазерного светового барьера может использоваться также для определения других геометрических характеристик инструмента (например, радиуса закругления, угла резания).
Для проверки измерения погрешности профиля необходимо выполнить следующие действия:
a) использовать инструмент, профиль которого относительно его номинального радиуса был независимо измерен с указанием неопределенности измерения (эталонное измерение);
b) измерить длину инструмента на станке непосредственно перед испытанием, записать измеренное значение длины и номинальный радиус в таблицу инструментов;
c) измерить профиль инструмента в ряде точек, заранее согласованных между производителем/поставщиком и пользователем;
d) для каждой точки зафиксировать отклонение со знаком относительно соответствующей точки эталонного измерения из перечисления a) (см. рисунок 27). Сравнение основано на размерах инструмента, измеренных в перечислении b);
e) отразить погрешность измерения профиля, определенную как максимальное отклонение от эталонного измерения, рассчитанное на этапе d);
f) испытание считается пройденным, если отклонение находится в пределах допуска, согласованного между производителем/поставщиком и пользователем.
Неопределенность эталонного измерения должна быть указана в протоколе испытания.
Рисунок 27 — Измерение радиуса резца при различных углах контакта в заданном контуре инструмента
8.2.8.4 Проверка повторяемости измерения длины и радиуса инструмента
8.2.8.4.1 Общие положения
Повторяемость измерений проверяется путем многократного измерения геометрии инструмента в одной и той же точке. Затем вычисляется диапазон измерения значений длины и/или радиуса.
Большинство систем рассчитывают скорость подачи при измерении на основе комбинации минимальной ожидаемой повторяемости измерения и частоты вращения шпинделя. Как правило, наибольшая погрешность, влияющая на низкую повторяемость измерений, обусловлена комбинацией частоты вращения шпинделя и подачи. Рекомендуется, чтобы частота вращения шпинделя во время измерений соответствовала частоте вращения шпинделя в процессе резания. Это обеспечивает учет характерных динамических эффектов шпинделя в процессе измерений.
Минимально ожидаемая повторяемость измерений E, мм, рассчитывается по формуле (см. рисунок 28)
S — частота вращения шпинделя, об/мин.
1 — траектория по самой длинной режущей кромке при нулевой подаче; 2 — траектория по самой длинной режущей кромке при подаче во время измерения; F — подача, при которой выполняется измерение, мм/мин; S — частота вращения шпинделя, об/мин; E — минимально ожидаемая повторяемость измерений, мм
Рисунок 28 — Минимально ожидаемая повторяемость измерений, частота вращения шпинделя и подача
Пример - Для инструмента при скорости вращения шпинделя около 3000 об/мин и минимально ожидаемой повторяемости измерений 0,001 мм подача 3 мм/мин будет вычислена по формуле (5).
Формула (5) применяется к инструменту с одной режущей кромкой. Следует учитывать, что для инструментов с несколькими режущими кромками наибольшая выступающая режущая кромка имеет наибольшую вероятность первой соприкасаться с заготовкой/системой лазерного светового барьера; в связи с этим простое пропорциональное увеличение подачи в зависимости от числа режущих кромок может привести к занижению минимальной ожидаемой повторяемости измерений.
Измерения следует проводить в соответствии с инструкциями производителя/поставщика.
Максимальный диапазон измеренных значений устанавливается по согласованию между производителем/поставщиком и пользователем.
8.2.8.4.2 Повторяемость настройки длины вращающегося инструмента
Измеряют и записывают длину инструмента L 10 раз с использованием программного обеспечения для измерений, предоставленного производителем/поставщиком.
Вычисляют повторяемость измерения длины инструмента RSET,L,R как диапазон измеренной длины инструмента L.
8.2.8.4.3 Повторяемость настройки радиуса вращающегося инструмента
Измеряют и записывают радиус инструмента R 10 раз с использованием программного обеспечения для измерений, предоставленного производителем/поставщиком.
Вычисляют повторяемость настройки радиуса инструмента RSET,R,R как диапазон измеренных радиусов инструмента R.
8.2.9 Отчеты по результатам испытаний
В отчете должны быть зафиксированы соответствующие параметры испытания, такие как:
- идентификация станка;
- идентификация программного обеспечения для измерений;
- идентификация системы лазерного светового барьера;
- положение и ориентация системы лазерного светового барьера, если это не зависит от конструкции станка;
- тип, размер и идентификация измеряемого инструмента;
- запрограммированная частота вращения шпинделя и другие запрограммированные параметры;
- соответствующие температуры станка и окружающей среды;
- циклы прогрева;
- условия измерений, например наличие охлаждающей жидкости и/или стружки.
СВЕДЕНИЯ О СООТВЕТСТВИИ ССЫЛОЧНЫХ МЕЖДУНАРОДНЫХ СТАНДАРТОВ МЕЖГОСУДАРСТВЕННЫМ СТАНДАРТАМ
БИБЛИОГРАФИЯ
| УДК 621.9.08:006.354 | МКС 25.080.01 | IDT |
| Ключевые слова: станки с ЧПУ, погрешность, система зондирования, измерительные характеристики | ||
Иллюстрации
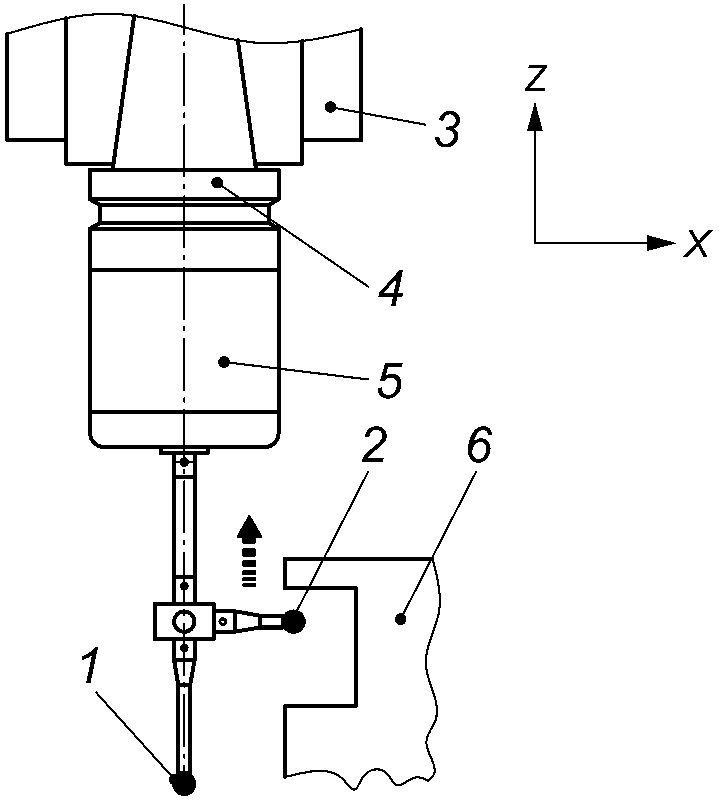
временнуй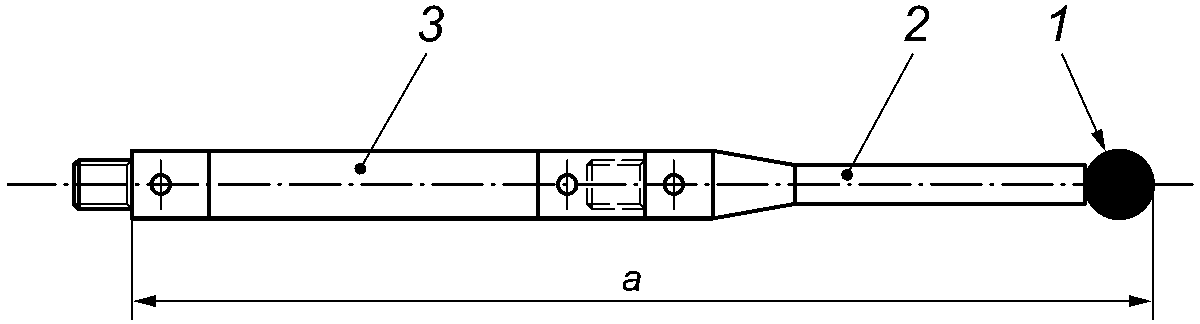
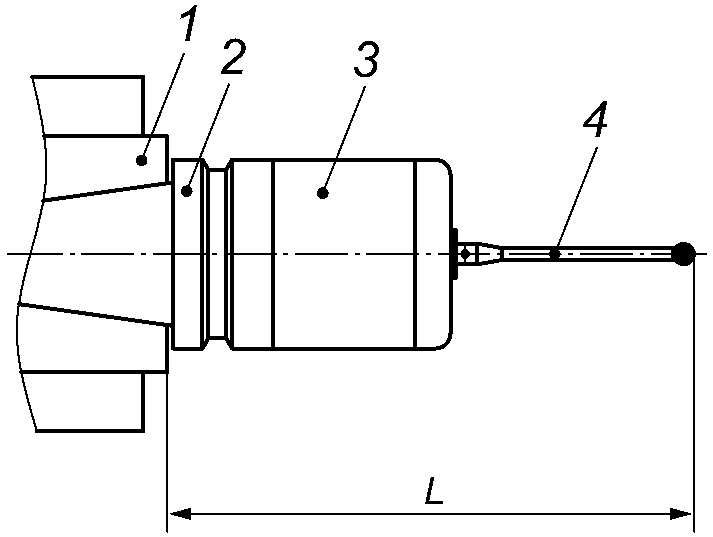
временнуйвременнуйвременнуйвременнуйвременнуйвременнуйвременнуйвременнуйвременнуйвременнуйвременнуйвременнуйвременнуйвременнуйвременнбявременнуйвременнуй0,010/1000 = 10\mu rad \approx 2\prime\prime
A = \sqrt{X_{0}^{2} + Y_{0}^{2}}
временнуй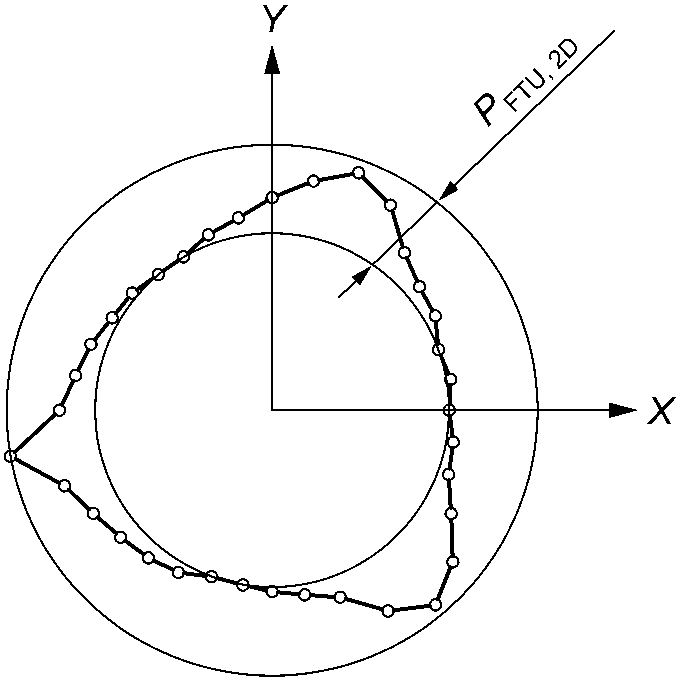
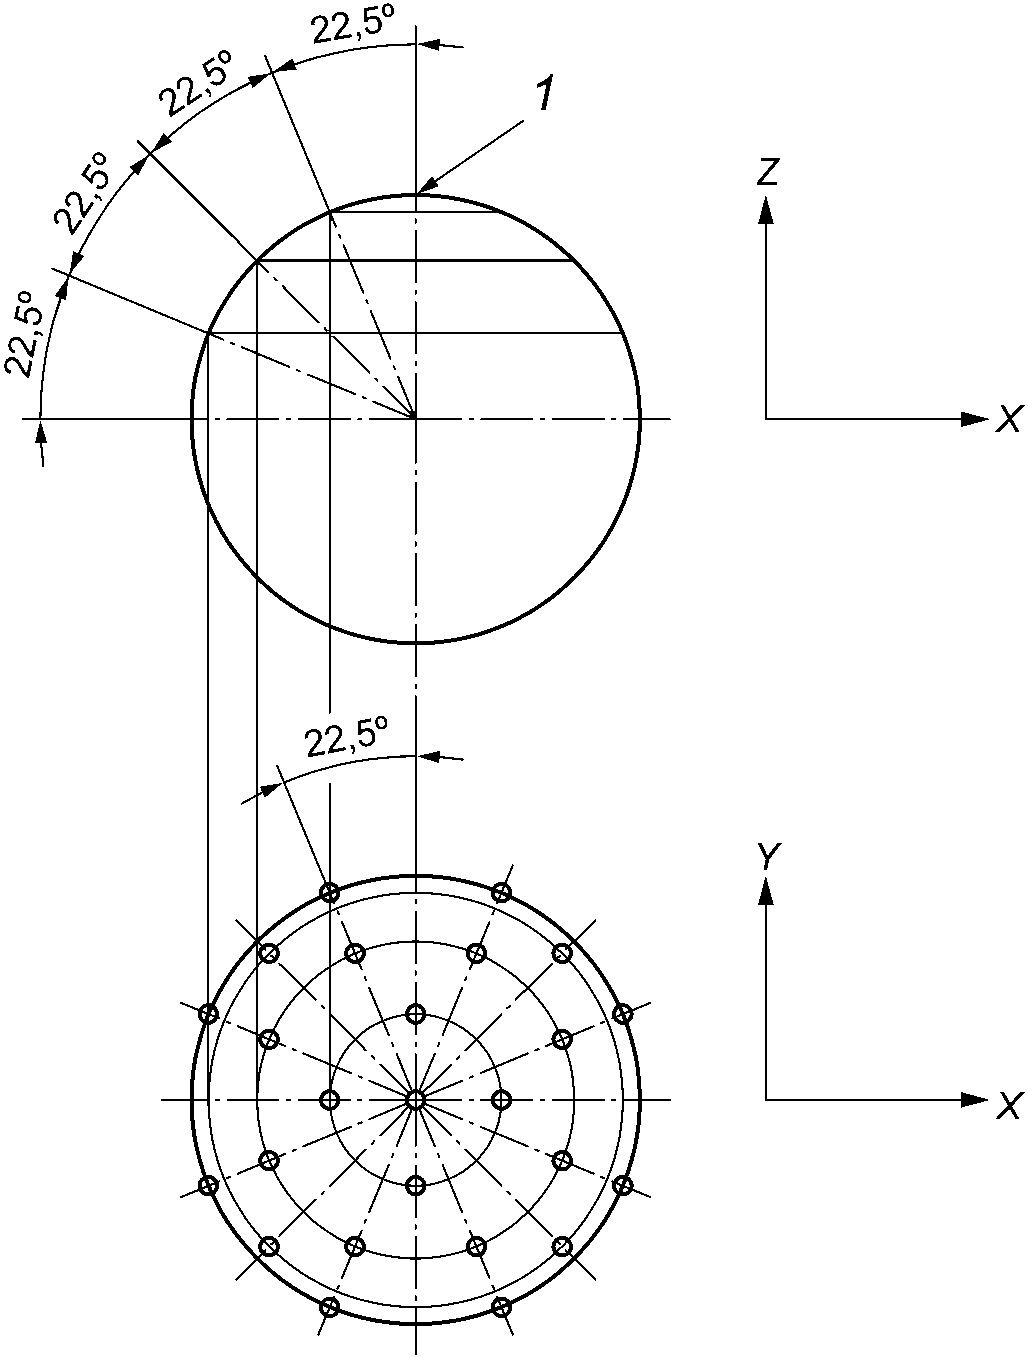
временнуйвременнуй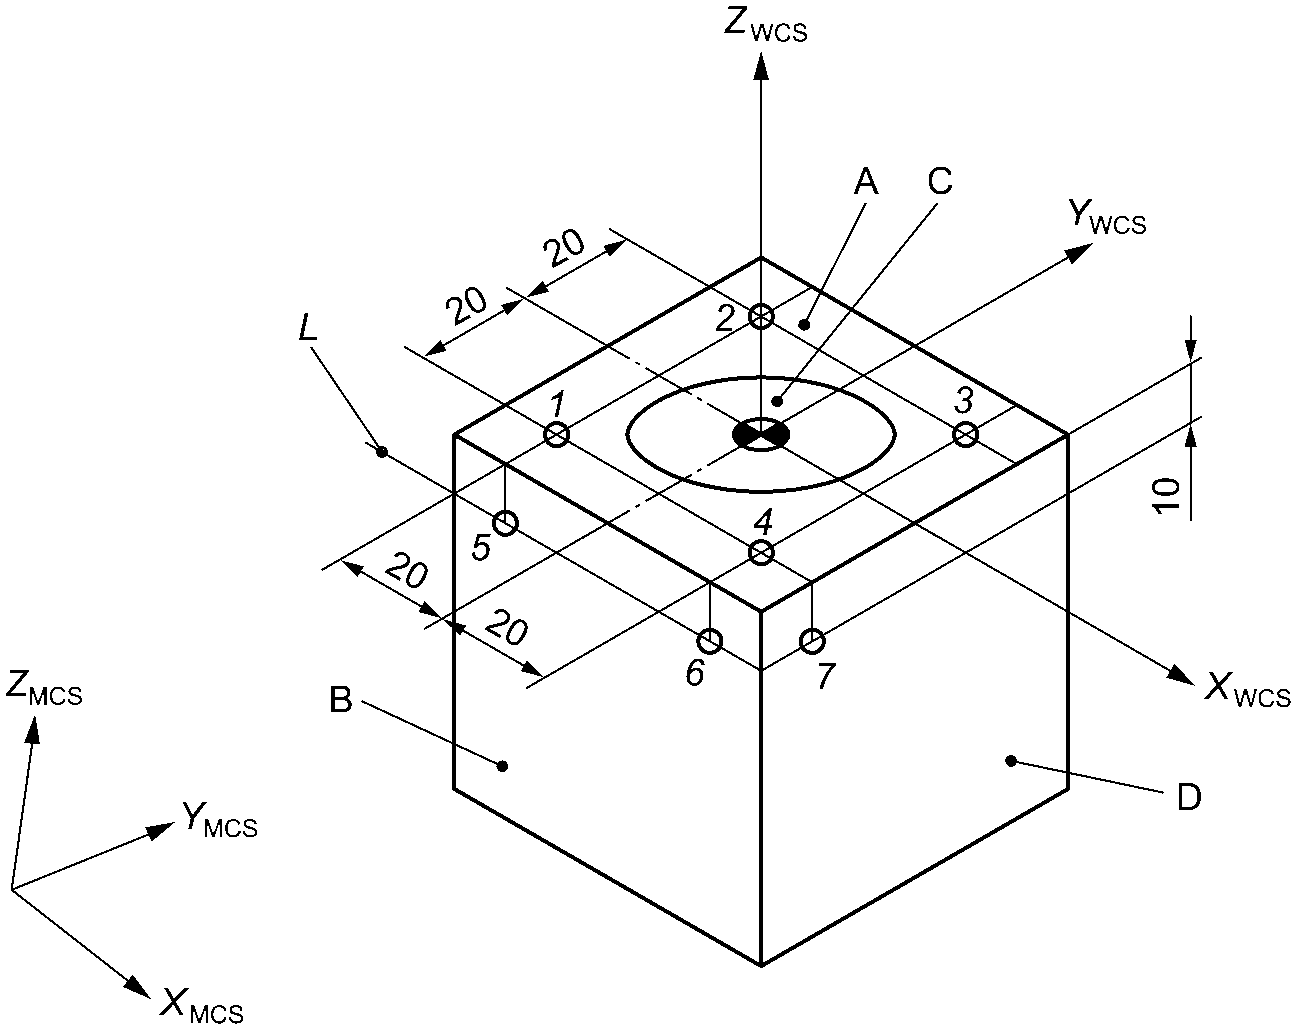
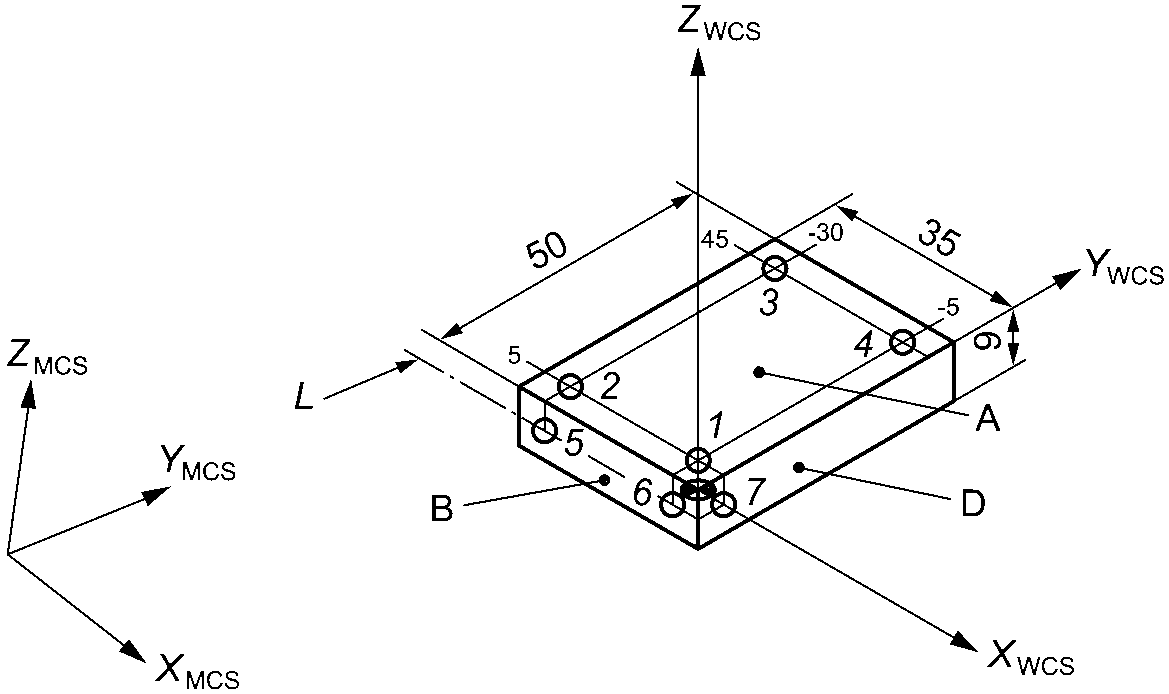
временнуйвременнэюВременнбявременнуйвременны́еВременны́евременнбявременны́мвременны́хвременны́хвременнуйвременнуйвременнуйвременнуйвременнуйвременнуйвременнуйвременнуйвременнуйвременнуйвременнуйвременнуйвременнуйвременнуйвременнуйвременнуй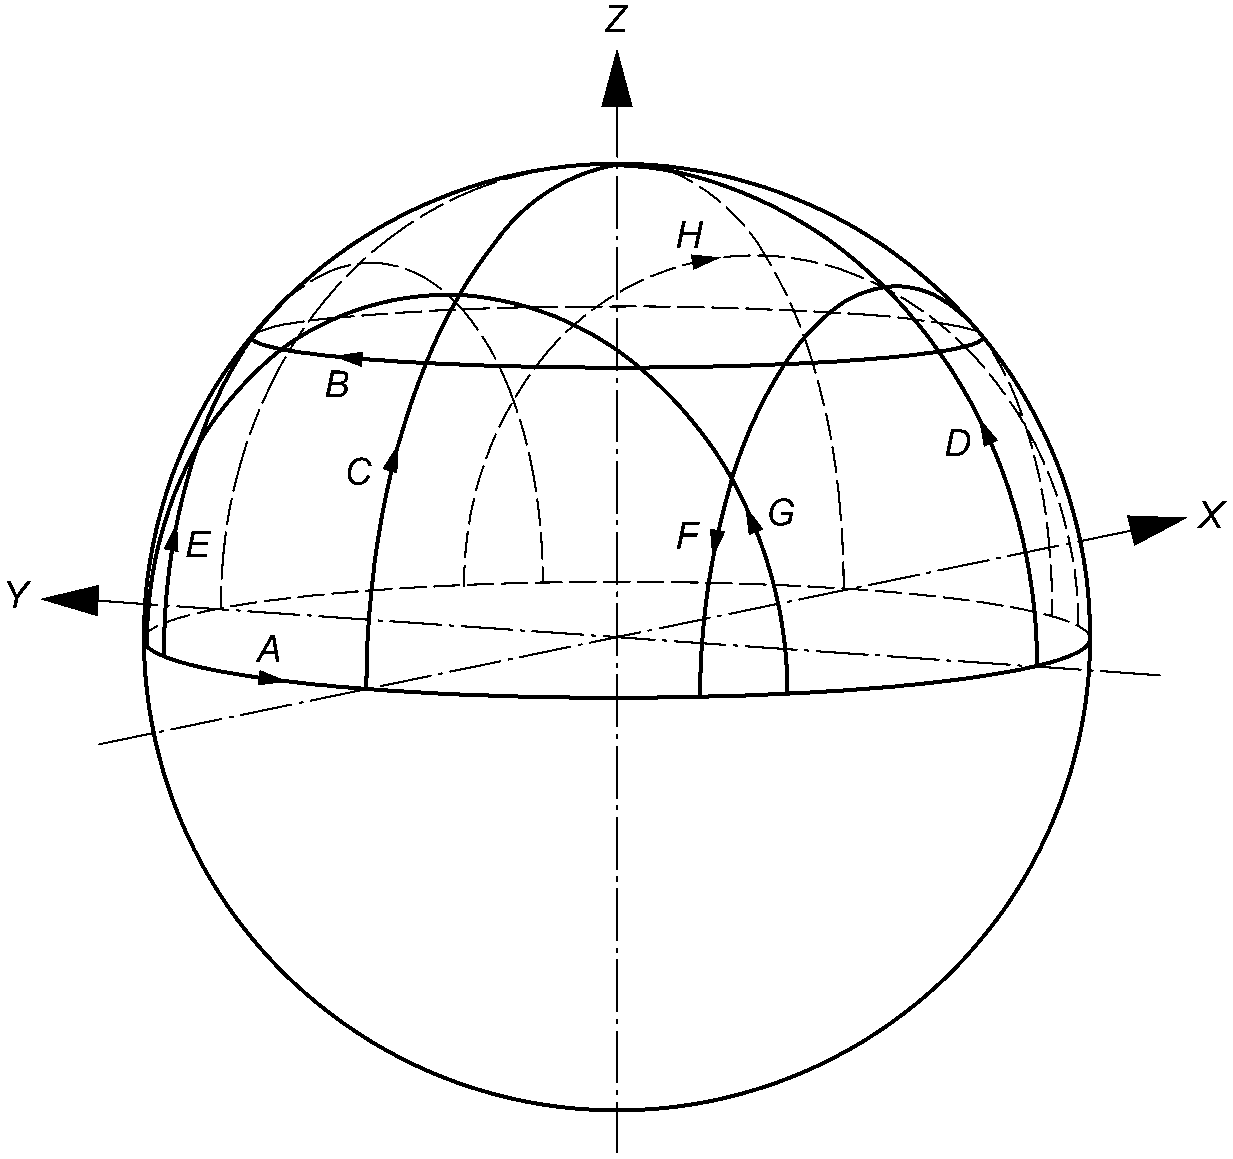
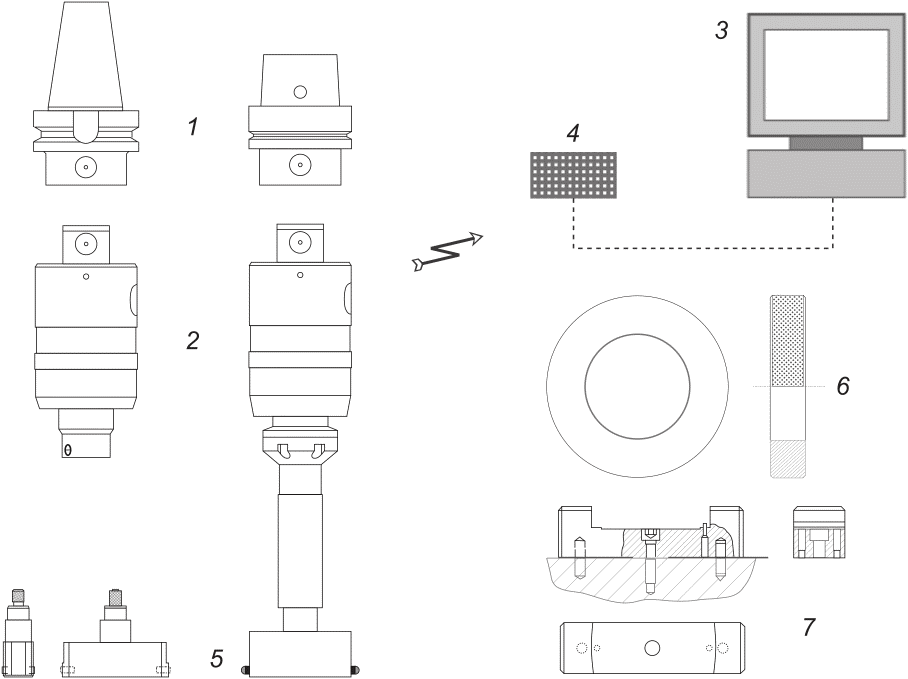
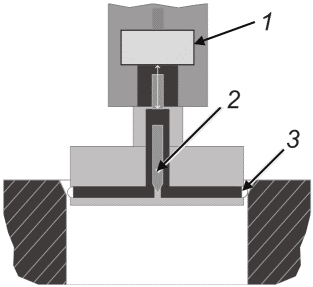
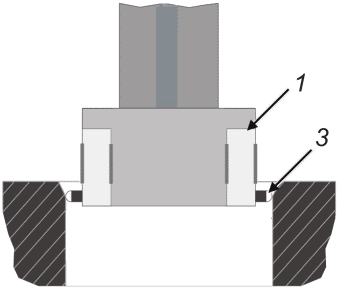
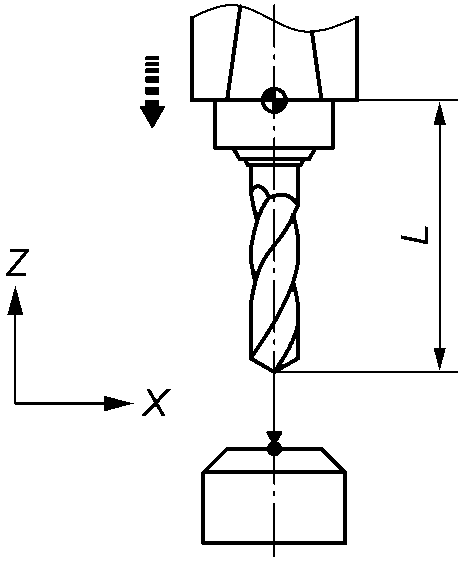
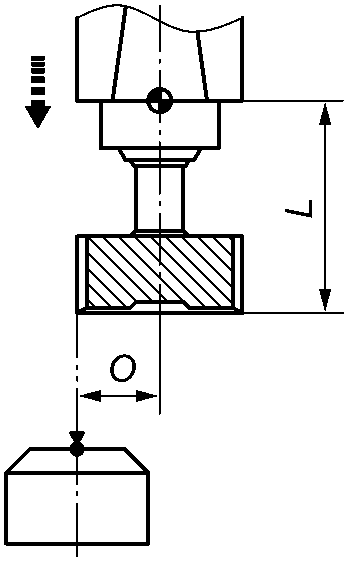
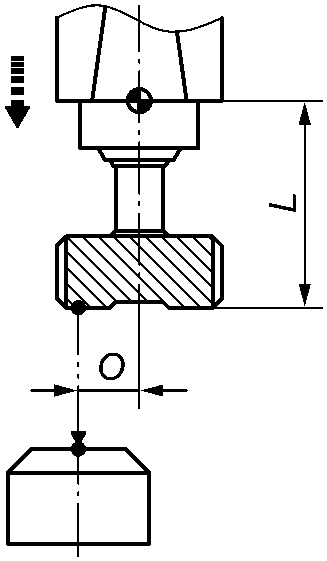
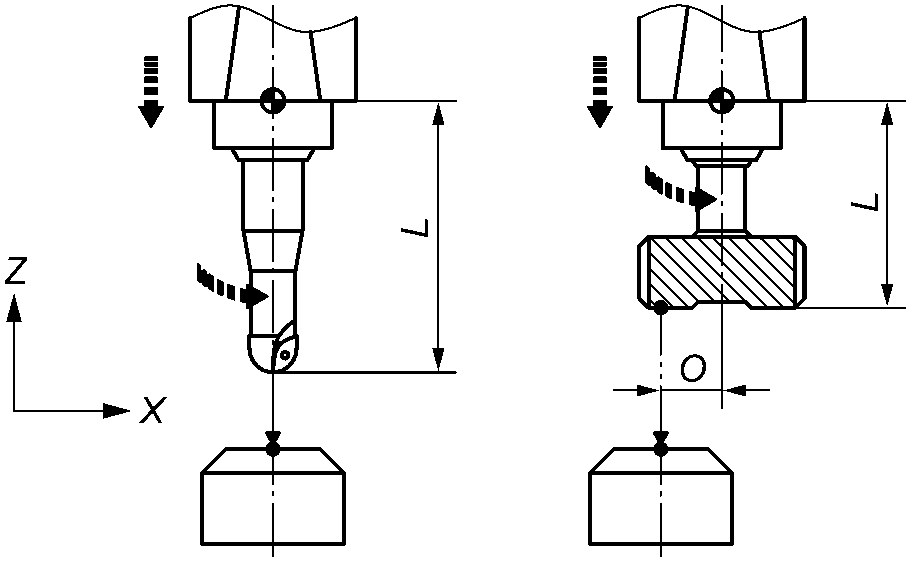
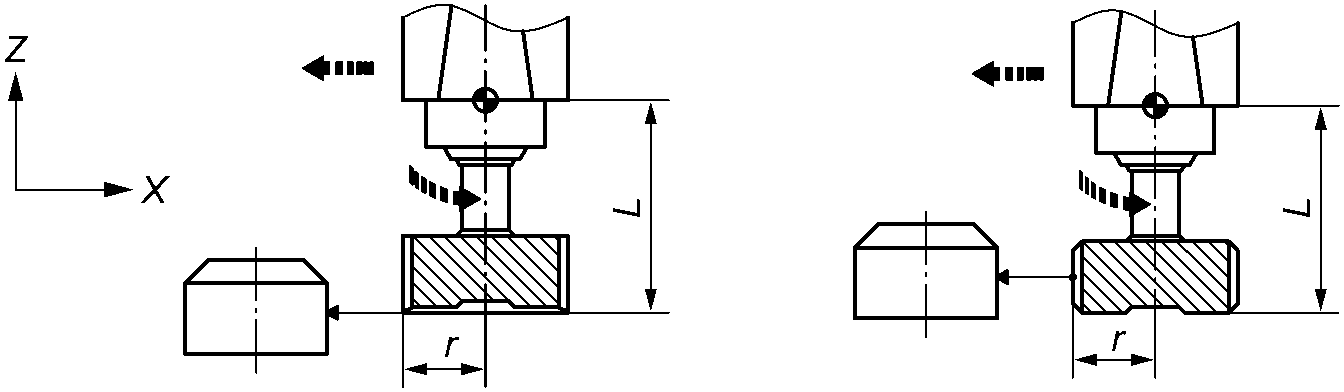
S = V/(2\pi \cdot R0,001)
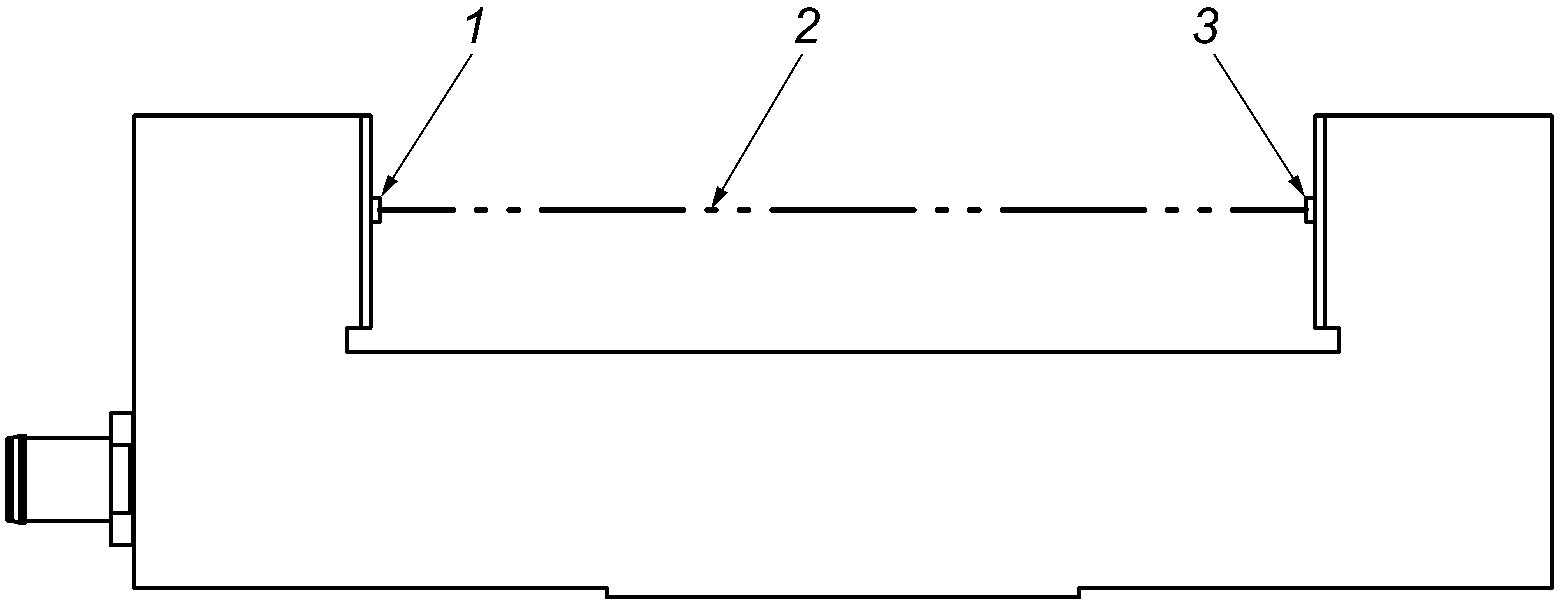
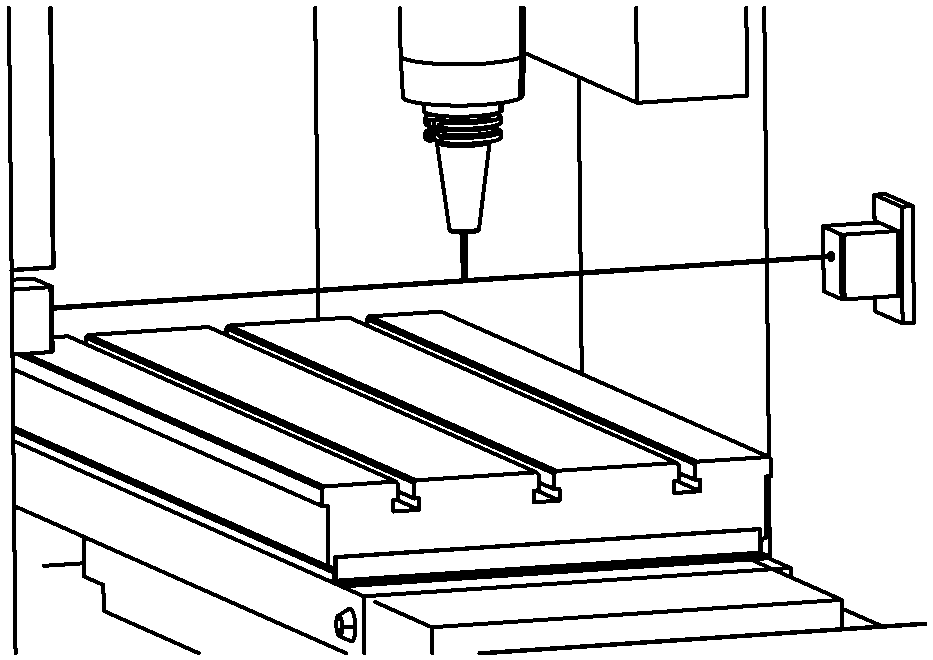
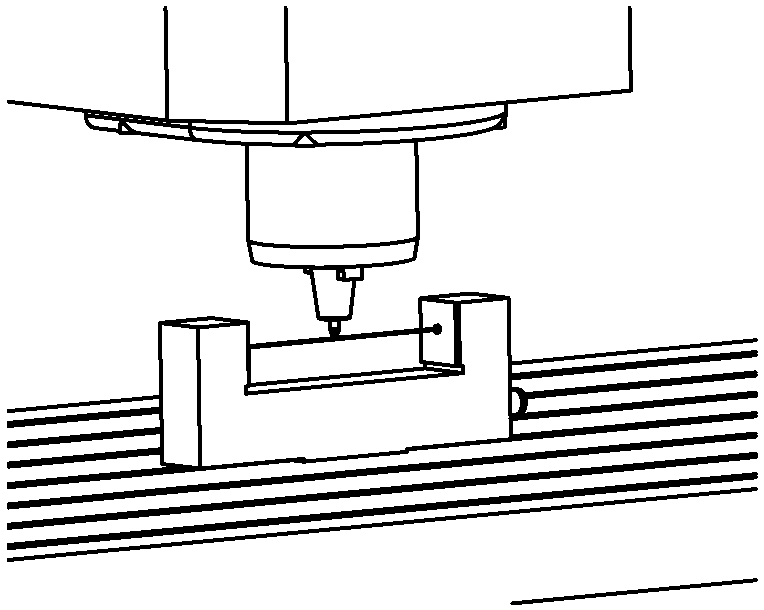
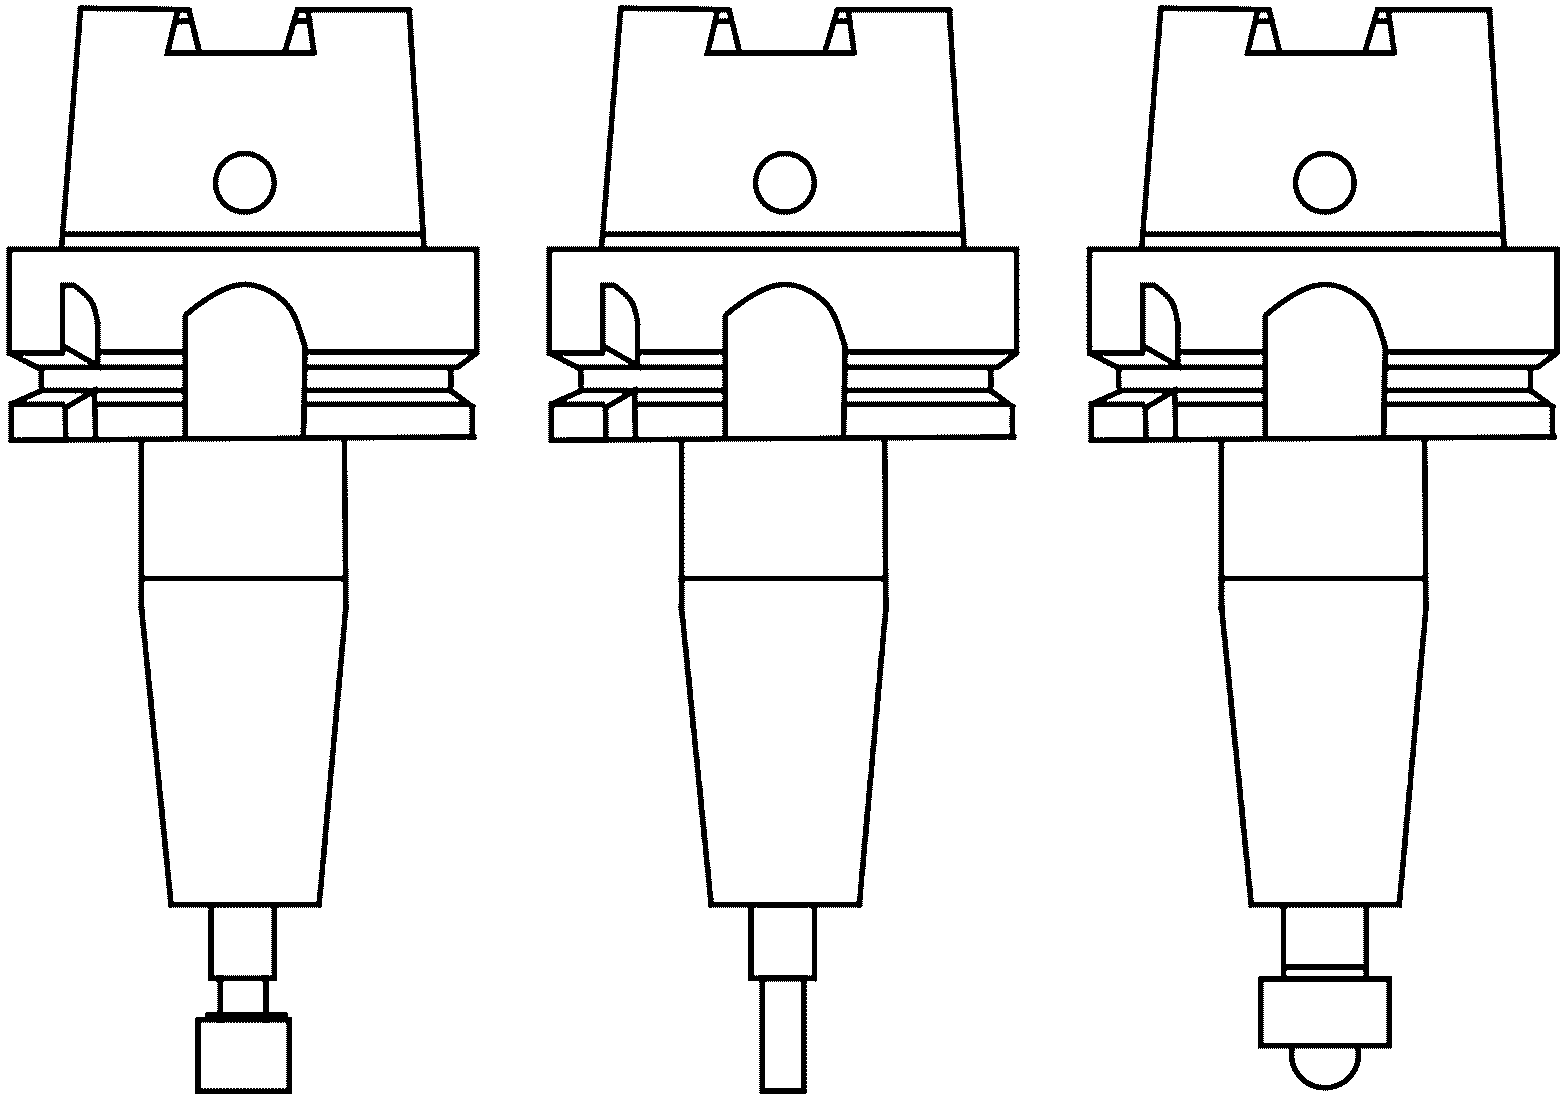
временнуй