Без названия
Актуально на 04.11.2026.
Как цитировать: Без названия. https://bukva.ai/docs/bez-nazvaniya-4959
Документ 47915
Утвержден и введен в действие Приказом Федерального агентства по техническому регулированию и метрологии от 30 июля 2026 г. № 879-ст
НАЦИОНАЛЬНЫЙ СТАНДАРТ РОССИЙСКОЙ ФЕДЕРАЦИИ
ПРОГНОЗИРОВАНИЕ ДИНАМИЧЕСКОГО ВОЗДЕЙСТВИЯ ИСТОЧНИКА ВИБРАЦИИ НА ПРИЕМНУЮ КОНСТРУКЦИЮ ПО РЕЗУЛЬТАТАМ СТЕНДОВЫХ ИСПЫТАНИЙ
Mechanical vibration. Prediction of the dynamic impact to a receiving structure from a source of vibration based on bench-test data
(ISO 21955:2021, Acoustics — Experimental method for transposition of dynamic forces generated by an active component from a test bench to a receiving structure, IDT)
Дата введения 1 декабря 2026 года
Предисловие
1 ПОДГОТОВЛЕН Закрытым акционерным обществом «Научно-исследовательский центр контроля и диагностики технических систем» (ЗАО «НИЦ КД»), Федеральным государственным бюджетным учреждением «Российский институт стандартизации» (ФГБУ «Институт стандартизации») на основе собственного перевода на русский язык англоязычной версии стандарта, указанного в пункте 4
2 ВНЕСЕН Техническим комитетом по стандартизации ТК 183 «Вибрация, удар и контроль технического состояния»
3 УТВЕРЖДЕН И ВВЕДЕН В ДЕЙСТВИЕ Приказом Федерального агентства по техническому регулированию и метрологии от 30 июля 2026 г. № 879-ст.
4 Настоящий стандарт идентичен международному стандарту ИСО 21955:2021 «Акустика. Экспериментальный метод переноса динамических сил, возбуждаемых источником, с испытательного стенда на приемную конструкцию» (ISO 21955:2021 «Acoustics — Experimental method for transposition of dynamic forces generated by an active component from a test bench to a receiving structure», IDT).
Наименование настоящего стандарта изменено относительно наименования указанного международного стандарта для приведения в соответствие с ГОСТ Р 1.5-2012 (пункт 3.5).
Дополнительная сноска в тексте стандарта, выделенная курсивом, приведена для пояснения текста оригинала
Правила применения настоящего стандарта установлены в статье 26 Федерального закона от 29 июня 2015 г. № 162-ФЗ «О стандартизации в Российской Федерации». Информация об изменениях к настоящему стандарту публикуется в ежегодном (по состоянию на 1 января текущего года) информационном указателе «Национальные стандарты», а официальный текст изменений и поправок — в ежемесячном информационном указателе «Национальные стандарты». В случае пересмотра (замены) или отмены настоящего стандарта соответствующее уведомление будет опубликовано в ближайшем выпуске ежемесячного информационного указателя «Национальные стандарты». Соответствующая информация, уведомление и тексты размещаются также в информационной системе общего пользования — на официальном сайте Федерального агентства по техническому регулированию и метрологии в сети Интернет (www.rst.gov.ru)
Введение
Источник вибрации (как правило, машина), механически связанный с приемной конструкцией, передает на нее определенное силовое воздействие. Необходимость оценки поведения конструкции под воздействием вибрации от источника может быть обусловлена, например, влиянием этой вибрации на чувствительное оборудование, состояние самой конструкции или комфорт находящихся внутри нее людей.
В ГОСТ ISO 20270 <1> рассматривается измерение сил, передаваемых от источника вибрации к месту контакта с массивным фундаментом (затормаживающих сил). Настоящий стандарт дополняет ГОСТ ISO 20270 в части оценивания отклика произвольной приемной конструкции по результатам измерений динамических сил от источника на испытательном стенде.
<1> ГОСТ ISO 20270-2025 «Вибрация. Измерения сил, передаваемых машиной через жесткую опору. Общие требования».
Для полного описания источника с точки зрения производимой и передаваемой вовне через опорную конструкцию вибрации необходимо знание двух из следующих трех частотно-зависимых характеристик: входной частотной характеристики (например, механического импеданса или подвижности) его опор, затормаживающей силы на опорах или вибрации (скорости или ускорения) свободно подвешенных опор. В настоящем стандарте для прогнозирования отклика конструкции на динамическое воздействие использованы первые две из указанных характеристик.
Настоящий стандарт призван помочь пользователю оценить динамическое поведение связанных между собой конструктивных элементов (сборки) на основе некоторых известных и определяемых в ходе измерений характеристик. Теоретические основы метода изложены в приложении A. Последовательное выполнение процедуры, установленной настоящим стандартом (см. 5.2), позволяет:
- описать источник вибрации (вынуждающей силы), приемную конструкцию и испытательный стенд через их статические характеристики;
- выполнить измерения силы одним из предложенных методов: прямым или косвенным. Косвенный метод проще в реализации измерений, но предъявляет более высокие требования к их точности, поскольку включает в себя процедуру обращения матрицы;
- описать передачу динамического воздействия через соединительный элемент между источником и приемной конструкцией (испытательным стендом);
- предсказать динамическое поведение сборки в целом.
Установленная настоящим стандартом процедура основана на общей зависимости действующих в сборке сил от частотных характеристик элементов сборки и затормаживающих сил. Возможные упрощения общей зависимости рассматриваются в 5.6.
В приложениях B и C рассматриваются вопросы соответственно измерения частотных характеристик элементов сборки и динамических сил. В общем случае полное описание требует учета шести степеней свободы в каждой рассматриваемой точке сборки (трех поступательных и трех вращательных), однако их число может быть уменьшено, исходя из специфики конкретной задачи.
В приложении D рассматриваются вопросы матричного представления данных, приложение E содержит экспериментальный пример расчета сил, передаваемых в конкретной конструкции, приложение F содержит описание метода для частного случая испытательного стенда в виде блока-приемника.
Результаты применения метода, установленного настоящим стандартом, могут быть использованы:
- в рамках взаимодействия между поставщиками изделий — элементов конструкции и проектировщиком сборки;
- качестве входных данных для численных моделей оценки виброакустических свойств конструкции;
- качестве основы для решений о внесении изменений в конструкцию с целью улучшения ее виброакустических характеристик.
1 Область применения
Настоящий стандарт устанавливает метод расчета (прогнозирования) динамического воздействия, передаваемого по элементам общей конструкции (далее — сборки) от заданного источника до приемной конструкции, на основе измерений сил, производимых источником на испытательном стенде.
Настоящий стандарт устанавливает требования к испытательному стенду и средствам измерений, исходя из требуемой точности прогнозирования.
Целью прогнозирования является оценка возможной вибрации приемной конструкции, в том числе в целях обеспечения ее достаточными средствами виброизоляции.
В качестве приемной конструкции может выступать, например, строительное сооружение или транспортное средство, а в качестве источника — компрессор или электрогенератор в здании, трансмиссия или электропривод в автомобиле.
2 Нормативные ссылки
В настоящем стандарте нормативные ссылки отсутствуют.
3 Термины и определения
В настоящем стандарте применены следующие термины с соответствующими определениями.
ИСО и МЭК поддерживают терминологические базы данных, используемые в целях стандартизации, по следующим адресам:
- платформа онлайн-просмотра ИСО: доступна по адресу https://www.iso.org/obp;
- Электропедия МЭК: доступна по адресу https://www.electropedia.org/.
3.1 источник (active component): Активный элемент сборки, производящий динамические силы.
1 — источник; 2 — соединительный элемент; 3 — приемная конструкция; 4 — испытательный стенд
3.2 соединительный элемент (connecting device): Пружиноподобный конструктивный элемент сборки, обеспечивающий механическую связь источника с приемной конструкцией и описываемый соответствующей частотной характеристикой.
Примечание 1 — См. рисунок 1, позиция 2.
Примечание 2 — Примером соединительного элемента может быть виброизолятор в месте установки источника на приемную конструкцию.
Примечание 3 — Пружиноподобная конструкция предполагает отсутствие внутренних масс, с которыми связаны дополнительные степени свободы <1>.
<1> Более полно, пружиноподобной считают одномассовую упругую систему, относительное движение концов которой (входа и выхода) подчиняется закону Гука [см. формулу (A.4)].
Примечание 4 — Соединительный элемент отсутствует, если источник соединен непосредственно с приемной конструкцией в точке контакта.
Примечание 5 — В случае прямого контакта источника с приемной конструкцией позиция 2 на рисунке 1 отсутствует.
Примечание 6 — Гипотетическую поверхность между соседними элементами сборки называют поверхностью контакта.
3.3 приемная конструкция (receiving structure): Конечный пассивный (т.е. не производящий собственную вибрацию) элемент сборки, на который передаются динамические силы от источника.
Примечание 1 — См. рисунок 1, позиции 3 и 4.
Примечание 2 — Приемной конструкцией может быть испытательный стенд или механическая структура, динамическое поведение которой подлежит прогнозированию.
Примечание 3 — Испытательный стенд представляет собой специально спроектированную конструкцию, предназначенную для испытаний источника или другой приемной конструкции.
Примечание 4 — Под воздействием динамических сил источник, соединительный элемент и приемная конструкция, вместе образующие сборку, подвергаются переменным деформациям.
3.4 степень свободы (degree of freedom): Возможность объекта или точки совершать поступательное или вращательное движение, через которое описывается передача вибрации от источника (3.1) к приемной конструкции (3.3).
Пример - Для описания движения точки (например, точки контакта) может потребоваться до шести степеней свободы.
3.5 динамическая сила (dynamic force, ): Изменяющаяся со временем комплексная сила, приложенная к конструкции, описываемая через n степеней свободы и представимая вектором (n x 1) вида
Примечание 1 — Рассматривается как обобщенная сила, т.е. элементами вектора могут быть как силы, так и моменты сил.
Примечание 2 — Составляющая вектора выражается в ньютонах (Н) для силы и в ньютонах на метр (Н·м) для момента силы.
Примечание 3 — Для псевдослучайных сигналов амплитуды и фазы составляющих вектора обобщенной силы могут быть описаны через статистические характеристики.
Примечание 4 — В таблице 1 приведены динамические силы, рассматриваемые в настоящем стандарте и определяемые в зависимости от места их приложения.
3.6 затормаживающая сила (blocked force): Динамическая сила (3.5) с которой источник (3.1) действует на жесткую (неподвижную) приемную конструкцию (3.3).
Примечание - Метод косвенных измерений затормаживающей силы рассматривается в [6] и приложении F.
3.7 скорость vd (velocity, vd): Изменяющаяся со временем скорость вибрации на поверхности контакта источника с соединительным элементом или приемной конструкцией, описываемая через n степеней свободы и представимая в виде вектора (n x 1) вида
Примечание 1 — Выражается в метрах на секунду (м/с).
Примечание 2 — Соответствующее комплексное ускорение ad(f) может быть определено как производная скорости по времени.
Примечание 3 — Соответствующее комплексное перемещение xd(f) может быть получено интегрированием скорости по времени.
Примечание 4 — В таблице 2 приведены обозначения перемещений, скоростей и ускорений xd, vd, ad, рассматриваемых в настоящем стандарте и определяемых для разных мест сборки.
Величины, связанные с вибрацией
| Обозначения | Определения |
|---|---|
| xAC, vAC, aAC | Перемещение, скорость и ускорение на поверхности источника |
| xRS, vRS, aRS | Перемещение, скорости и ускорение на поверхности контакта с приемной конструкцией |
3.8 частотная характеристика (frequency response function, FRF): Частотно-зависимое отношение Фурье-образов отклика и возбуждения для линейной системы.
Примечание 2 — Наименование и единица измерения частотной характеристики зависят от того, в каких единицах измеряются отклик и возбуждение (см. таблицу 3).
Примечание 3 — В настоящем стандарте под частотными характеристиками в виде механической подвижности Y и импеданса Z понимают:
- подвижность Yfree ij, представляющую собой отношение скорости отклика для i-й степени свободы к силе возбуждения для j-й степени свободы, когда все точки системы, за исключением точки возбуждения, совершают свободные колебания по всем степеням свободы (граничные условия короткого замыкания);
- импеданс холостого хода Zbkocked ij, представляющий собой отношение силы отклика для j-й степени свободы к скорости возбуждения для i-й степени свободы, когда все точки системы, за исключением точки возбуждения, заторможены (граничные условия холостого хода).
Примечание 4 — Между матрицами подвижности и импеданса холостого хода существует соотношение
| Частотная характеристика | Обозначение | Единица измерения |
|---|---|---|
| Динамическая податливость | ||
| Подвижность | м/(Н·с) | |
| Ускоряемость | м/(Н·с2) | |
| Динамическая жесткость | Н/м | |
| Импеданс | Н·с/м | |
| Эффективная масса | Н·с2/м |
3.9 матрица частотной характеристики (transfer matrix): Совокупность частотных характеристик, определенных для всех входных и выходных степеней свободы.
Примечание - В настоящем стандарте рассматриваются матрицы YAC, YRS и YTB (см. таблицу 4), элементами которой могут быть подвижность, динамическая податливость или ускоряемость в зависимости от выбранной выходной величины для граничных условий короткого замыкания.
Основные матрицы частотной характеристики, рассматриваемые в настоящем стандарте
| Обозначение | Определение |
|---|---|
| YAC | Матрица частотной характеристики источника |
| YRS, YTB | Матрица частотной характеристики приемной конструкции (испытательного стенда) |
3.10 матрица частотной характеристики соединительного элемента (connecting device transfer matrix): Матрица частотной характеристики (3.9), определенная для соединительного элемента в сборке (см. таблицу 5).
Примечание - Методы определения матрицы частотной характеристики для соединительного элемента в виде упругой опоры с фиксированными точками входа и выхода описаны в [4].
Представления матрицы частотной характеристики соединительного элемента через динамическую жесткость
| Формула связи | Единица измерения | Частотная характеристика |
| м·Н-1с-2 | Ускоряемость | |
| м·Н-1с-1 | Подвижность | |
| м·Н-1 | Динамическая податливость | |
| - матрица динамической жесткости соединительного элемента. | ||
3.11 рабочие условия (operational conditions): Характеристики (скорость, нагрузка и пр.), определяющие режим работы источника во время испытаний.
4 Принципы передачи динамических сил
4.1 Общие положения
В настоящем разделе рассматриваются способы расчета сил, передаваемых от источника на приемную конструкцию, на основе результатов серии измерений на испытательном стенде и имеющейся информации об источнике.
К расчету динамических сил прибегают в случаях, когда:
- отсутствует возможность непосредственного измерения сил в заданной точке (например, при установке массивной и дорогостоящей электрической машины на новом месте);
- приемная конструкция (сооружение) еще не построена, поэтому все данные должны быть получены только по результатам измерений на испытательном стенде;
- источник поставляется поставщиком пользователю, который определяет требуемые условия измерений на испытательном стенде для получения информации о возможном динамическом поведении окончательной сборки;
- матрицу сил источника используют для оценки степени будущего акустического комфорта или оценок надежности конструкции при эксплуатации.
4.2 Общая формула
Общая формула связи сил, передаваемых от источника на приемную конструкцию и на испытательный стенд, имеет вид
где - вектор сил, воздействующих на приемную конструкцию;
YRS - матрица частотной характеристики приемной конструкции;
YAC - матрица частотной характеристики источника;
YTB - матрица частотной характеристики испытательного стенда;
SI - матрица частотной характеристики пружиноподобного соединительного элемента;
Чтобы по результатам измерений сил на испытательном стенде оценить силы , действующие на приемную конструкцию, формулу (1) преобразуют к виду
Промежуточные шаги, приводящие к получению формулы (2), рассмотрены в приложении A.
В некоторых случаях необходимо, наоборот, по результатам измерений на приемной конструкции оценить силы на испытательном стенде:
4.3 Геометрическое представление
Рассматриваемые в настоящем стандарте векторные величины должны быть определены в некоторой системе координат. Как правило, систему координат привязывают к приемной конструкции.
При измерениях частотных характеристик (см. приложение B) иногда удобнее локальная система координат в каждой точке. В этом случае необходимо осуществить проекцию векторов из локальных в глобальную систему координат.
5 Процедуры расчета
5.1 Общие положения
Процедура расчета сил, действующих на приемную конструкцию, может быть упрощена способами, рассматриваемыми в настоящем разделе.
Общая процедура расчета основана на формуле (2). Возможности упрощения этой процедуры зависят от частотных характеристик элементов сборки.
Следует четко определить диапазон частот, для которого упрощенная процедура может быть реализована.
5.2 Схема выбора процедуры расчета
На рисунке 2 приведена поэтапная схема выбора процедуры расчета в зависимости от информации о частотных характеристиках элементов сборки.
Рисунок 2 - Схема выбора процедуры расчета
5.3 Предварительные сведения
Перед выполнением расчета следует оценить возможность получения следующей предварительной информации:
a) при создании изделия, выступающего в сборке в качестве источника, определяют матрицу частотных характеристик источника в точках контакта. В ряде случаев вибрация от источника передается не только через фиксированные точки контакта, но также через присоединенные кабели, гибкие рукава, трубы, трущиеся детали и пр., что не позволяет измерить элементы матрицы в граничных условиях короткого замыкания. Для таких ситуаций в настоящем стандарте рассматриваются альтернативные методы расчета;
b) для установки источника в сборке выбирают соответствующий соединительный элемент, от которого в наибольшей степени зависит, какое воздействие будет передано на приемную конструкцию. Как правило, используют такой изолирующий элемент, который позволяет максимально уменьшить механическую связь между источником и приемной конструкцией;
c) установленная настоящим стандартом процедура расчета требует проведения измерений на специально изготовленном испытательном стенде. Как правило, при изготовлении стенда используют материал максимальной жесткости (например, мрамор), хотя это условие не является обязательным.
Выбор процедуры расчета (см. рисунок 2) начинают с анализа общего уравнения связи, определяемой формулой (2), и конкретных условий применения этого уравнения, определяемых соотношением элементов матриц частотной характеристики для разных элементов сборки. Три возможных примера применения разных способов расчета показаны в приложениях E и F.
5.4 Определение матриц частотных характеристик
5.4.1 Общие положения
Измерения частотных характеристик выполняют в соответствии с приложением B. Как правило, для измерения сил используют датчики силы, а для измерений вибрации - акселерометры.
5.4.2 Матрица частотных характеристик приемной конструкции YRS
Согласно формуле (2) для расчета сил, действующих на приемную конструкцию, необходимо знать матрицы частотных характеристик приемной конструкции в точках контакта. При проектировании сборки такая информация поступает от поставщика изделия, выступающего в качестве приемной конструкции. Как правило, необходимая информация доступна на ранних стадиях проектирования в цифровом виде, позволяющем моделировать динамическое поведение конструкций.
В некоторых случаях невозможно обеспечить механическую развязку приемной конструкции с источником при выполнении измерений ее частотных характеристик. Тогда для измерений затормаживающих сил может быть использован косвенный метод измерений согласно [6].
5.4.3 Матрица частотных характеристик испытательного стенда YTB
На стадии проектирования испытательного стенда должны быть предусмотрены места для размещения преобразователей, позволяющих выполнять измерения в целях расчета частотных характеристик.
5.4.4 Матрица частотных характеристик соединительного элемента SI
Динамические свойства соединительного элемента обычно определяют отдельно на испытательной установке. Измерению подлежат только диагональные элементы матрицы частотной характеристики (см. [4]).
Анализ свойств соединительного элемента не соответствует рассматриваемой процедуре расчета передаваемых динамических воздействий, если:
- в сборке соединительный элемент не предусмотрен (источник жестко прикреплен к приемной конструкции/испытательному стенду);
- соединительный элемент не является пружиноподобным с ясно выраженными точками входа и выхода.
Анализ свойств соединительного элемента необязателен, если:
- источник может быть непосредственно соединен с приемной конструкцией/испытательным стендом;
- соединительный элемент может рассматриваться как составная часть источника или, наоборот, приемной конструкции/испытательного стенда.
5.4.5 Матрица частотных характеристик источника YAC
Частотные характеристики источника измеряют непосредственно, если есть возможность обеспечить его работу с граничными условиями короткого замыкания.
Однако, как правило, в практических приложениях основной функцией источника является передача в связанную с ним систему механической энергии иным способом, нежели через фиксированные точки (поверхности). В этом случае реализовать указанные граничные условия невозможно.
В такой ситуации для определения матрицы частотных характеристик источника могут быть использованы два способа:
a) измерять частотные характеристики источника и создаваемые им затормаживающие силы косвенными методами с использованием специального испытательного стенда - жесткого блока-приемника (см. приложение F);
b) измерять косвенным методом частотные характеристики для конструкции, состоящей из источника и соединительного элемента.
В случае, указанном в перечислении b), самостоятельный соединительный элемент в сборке отсутствует, и формулу (2) можно переписать в виде
Косвенный метод определения матрицы YAC для граничных условий короткого замыкания состоит в измерении матрицы частотных характеристик для конструкции, состоящей из источника, закрепленного на испытательном стенде, YAC:TB, которую можно представить в виде
с последующим решением уравнения (5) относительно YAC:
Тот же результат может быть получен через выражение, аналогичное уравнению (5), для импедансов:
В настоящем разделе будут рассмотрены возможные способы упрощения процедуры расчета, основанной на формуле (2).
5.5 Измерения динамических сил на стенде
Динамические силы на испытательном стенде измеряют прямым или косвенным методом (см. приложения C и F).
5.6 Расчет динамических сил на приемной конструкции
5.6.1 Общие положения
При известных матрицах частотных характеристик и полученном результате измерений динамических сил на стенде динамическое воздействие на приемную конструкцию может быть рассчитано по формуле (2), которая может быть упрощена в зависимости от соотношения частотных характеристик для разных элементов сборки.
5.6.2 Условия слабой механической связи между активным и пассивным элементами сборки
Активный и пассивный элементы сборки будут механически развязаны при применении соединительного элемента с очень малой динамической жесткостью, т.е. при одновременном выполнении соотношений:
YAC << SI, YRS << SI, YBE << SI. (8)
Неравенства (8) можно считать выполненными, если значения членов матрицы импедансов соединительного элемента на порядок меньше соответствующих членов матриц импедансов других элементов сборки.
Рассматриваемый случай очень важен, поскольку:
- расчетные значения сил, действующих на приемную конструкцию, будут совпадать с результатами измерений сил на испытательном стенде, т.е.
что значительно облегчает выполнение расчетов;
5.6.3 Условия схожести динамических свойств приемной конструкции и испытательного стенда
Процедура расчета также сильно упрощается в случае, когда динамические свойства приемной конструкции и испытательного стенда, выраженные через матрицы частотной характеристики, близки между собой, т.е.
Для выполнения данного условия проектировщик общей конструкции (сборки) предоставляет изготовителю изделия сведения о динамических свойствах приемной конструкции, что позволяет последнему изготовить испытательный стенд с аналогичными характеристиками. В этом случае расчет сил, действующих на приемную конструкцию, также осуществляется по формуле (9), т.е.
5.6.4 Жесткая приемная конструкция
5.6.4.1 Общие положения
Как правило, проектировщики сборки стараются сделать отклик приемной конструкции малочувствительным к передаваемым на нее воздействиям, т.е. обеспечивают выполнение соотношения
при котором приемную конструкцию допускается считать жесткой.
В случае жесткой приемной конструкции возможное упрощение расчета передаваемой силы зависит от свойств матрицы частотной характеристики испытательного стенда.
5.6.4.2 Жесткий испытательный стенд
При проектировании испытательного стенда для него также рекомендуется выбрать жесткую конструкцию, чтобы выполнялось соотношение (12). Однако следует иметь в виду, что конструкция, рассматриваемая как жесткая в определенном диапазоне частот, может не быть таковой в другом диапазоне.
Для жесткого испытательного стенда справедливо соотношение
Если и приемная конструкция, и испытательный стенд являются жесткими, то для расчета силы, воздействующей на приемную конструкцию, допускается использовать формулу (9), т.е.
5.6.4.3 Нежесткий испытательный стенд
Если в отличие от приемной конструкции испытательный стенд жестким не является, то для расчетов допускается использовать упрощенную формулу
5.6.5 Нежесткая приемная конструкция
5.6.5.1 Общие положения
В случае, когда формула (11) несправедлива, возможности упрощения расчетов сил, передаваемых на приемную конструкцию, также зависят от степени жесткости испытательного стенда.
5.6.5.2 Жесткий испытательный стенд
При выполнении условий формулы (12) передаваемые силы могут быть рассчитаны по формуле
5.6.5.3 Нежесткий испытательный стенд
Если формула (12) несправедлива, то упрощение расчетов невозможно, т.е. следует применять формулу (2):
5.6.6 Точность расчетов
Точность расчета сил, передаваемых на приемную конструкцию, зависит от точности измерений и того, насколько справедливы сделанные предположения о матрицах частотной характеристики элементов сборки, т.е.:
- от точности измерений частотных характеристик;
- точности измерений сил и ускорений;
- справедливости сделанных допущений [упрощений формулы (2)];
- числовых погрешностей, связанных с операцией обращения матрицы.
Указанные факторы определяют диапазон частот, в котором точность предсказания силового воздействия на приемную конструкцию может считаться достаточной (см. таблицу 6).
Факторы, контролируемые при оценке точности расчетов
6 Данные, включаемые в протокол испытаний
Сведения, обычно включаемые в протокол испытаний (см. [5]), рекомендуется дополнять двумя разделами:
- требования к изготовителям элементов сборки от проектировщика сборки;
- данными, представляемыми изготовителями элементов сборки проектировщику сборки.
6.1 Требования к изготовителям элементов сборки от проектировщика сборки
Проектировщик сборки предъявляет требования:
- к динамическим характеристикам приемной конструкции (импеданс, подвижность или ускоряемость);
- всем характеристикам, входящим в формулу для расчета сил (если проектировщик отвечает за сопряжение элементов сборки);
- допустимым уровням сил, воздействующих на приемную конструкцию.
6.2 Данные от изготовителей элементов сборки
Должны быть приведены детальное описание и характеристики испытательного стенда (импеданс, подвижность или ускоряемость) с обоснованием их выбора.
Должны быть представлены динамические характеристики источника (импеданс, подвижность или ускоряемость).
Должны быть указаны силы, измеренные на испытательном стенде, и результаты расчетов сил, воздействующих на приемную конструкцию.
В целях контроля точности измерений рекомендуется представлять в графическом виде (например, в виде отдельного приложения) частотные характеристики вместе с соответствующей функцией когерентности, а также данные о проверке выполнения принципа взаимности и повторяемости результатов измерений.
Если измерения выполнены с применением блока-приемника (см. приложение F), то дополнительно включают данные автовалидации.
С учетом требований к показателям точности (см. раздел 5) рекомендуется указывать:
- причины уменьшения рассматриваемого числа степеней свободы;
- необходимость исключения данных из-за низкого отношения сигнал/шум;
- основания уменьшения числа преобразователей.
В настоящем приложении рассматриваются теоретические предпосылки получения формулы (1) и рисунка 1. Также этот анализ может помочь пользователю лучше понять требования к динамическим свойствам элементов сборки с учетом их связи между собой и сборки в целом.
Ниже последовательно рассматриваются формулы преобразования для механических соединений между отдельными частями сборки, позволяющие вывести общую формулу расчета передаваемых динамических сил.
Для облегчения понимания теоретического вывода может быть использована аналогия с электрическими цепями (см. приложение D).
Рассматриваемыми элементами сборки являются источник и приемная конструкция/испытательный стенд с механической связью через соединительный элемент (см. рисунок 1).
Формула расчета связывает между собой (см. рисунок A.1):
- величины, описывающие вибрацию u (перемещение, скорость или ускорение);
- частотные характеристики Y (динамическую податливость, подвижность или ускоряемость в зависимости от выбранной единицы измерения вибрации).
1 - источник; 2 - соединительный элемент; 3 - приемная конструкция; 4 - испытательный стенд
Рисунок A.1 - Детализированная схема сборки
Для рассматриваемых величин использованы следующие индексы (см. рисунок A.1):
- надстрочный индекс i или c для указания точки внутри элемента сборки или в месте его контакта с другим элементом соответственно;
- подстрочный индекс, определяющий рассматриваемый элемент сборки.
Вибрация внутри и на поверхности (в области контакта) источника связана с действующими в нем силами через входные и переходные частотные характеристики линейным соотношением
Поскольку внутри приемной конструкции источники вибрации (сил) отсутствуют, ее поведение описывается через входную динамическую характеристику формулой
В отношении соединения между источником и приемной конструкцией приняты следующие допущения:
- соединительный элемент не обладает собственными внутренними массами с дополнительными степенями свободы;
- при непосредственном соединении входные точки источника и приемной конструкции совпадают.
С учетом принятых допущений будет справедлива формула для действующих и противодействующих сил:
Для пружиноподобного соединительного элемента справедлива формула, связывающая вибрации в точках контакта
Выражения связи различных частотных характеристик соединительного элемента с матрицей динамической жесткости приведены в таблице 5. В случае жесткого соединения источника с приемной конструкцией
Предполагается, что точки контакта соединительного устройства совпадают соответственно с точками контакта источника и приемной конструкции.
Подставляя в формулу (A.6) выражения для и из формул (A.3) и (A.4) соответственно, получают
Далее с использованием формулы (A.2) получают уравнение связи сил в источнике и в приемной конструкции:
Следует отметить, что вектор описывает силы, действующие внутри источника и являющиеся причиной сил и вибрации на поверхности контакта.
Если вибрация от источника передается не на приемную конструкцию, а на испытательный стенд, то формула (A.8) преобразуется к виду
A.4 Вывод окончательной формулы расчета
Из формул (A.8) и (A.9) можно получить окончательную формулу для расчета сил, действующих на приемную конструкцию, через силы, действующие на стенде:
Формулу (A.8) можно преобразовать к виду, который позволяет сопоставить силы, образующиеся внутри источника и переданные на приемную конструкцию:
Упрощение обозначений позволяет получить из формулы (A.10) формулу (1):
ИЗМЕРЕНИЯ ЧАСТОТНОЙ ХАРАКТЕРИСТИКИ
Измеряемой величиной вибрации, как правило, является ускорение, а определение отношения этой величины к одновременно измеряемой вынуждающей силе позволяет выразить динамические свойства объектов через ускоряемость. В настоящем стандарте в общем случае не конкретизируется тип рассматриваемой частотной характеристики, что обеспечивает единообразие расчетных формул и позволяет, например, выражать граничные условия короткого замыкания через значения скорости в разных точках конструкции. Однако в целях упрощения в настоящем приложении рассматриваются измерения одной частотной характеристики - ускоряемости.
Измерения силы и ускорения для разных элементов сборки выполняют в точках передачи силового воздействия. Если эти точки совпадают с точками контакта между сопряженными элементами, то измерения для элемента сборки выполняют в граничных условиях короткого замыкания при заданной точке контакта. Если существуют дополнительные точки контакта, то они должны быть зафиксированы. Примером является стояночный тормоз с n точками контакта, через которые передается силовое воздействие, и дополнительной точкой контакта с тросом: измерения проводят для каждой точки передачи силы в граничных условиях короткого замыкания, а трос остается в рабочем положении.
Измерения для элемента сборки выполняют при отсоединенном элементе, передающем/принимающем силовое воздействие.
Если поверхность контакта между элементами сборки описывают через n точек контакта, то соответствующие матрицы частотной характеристики, используемые для расчетов по формуле (2), имеют размерность 6n x 6n (шесть степеней свободы для каждой точки контакта). Во многих случаях достаточно рассматривать только поступательные степени свободы, не принимая во внимание моменты сил, и тогда размерность матрицы уменьшается до 3n x 3n. Каждой точке и направлению возбуждения соответствует столбец матрицы, а каждой точке и направлению отклика - ее строка. На диагонали матрицы расположены совпадающие точки и направления возбуждения и отклика. При выполнении принципа взаимности матрица ускоряемости должна быть симметричной.
Примечание 1 - Если точки и направления возбуждения и отклика совпадают, то соответствующую частотную характеристику называют входной.
Примечание 2 - Если совпадают точки возбуждения и отклика, но не совпадают направления, то соответствующую частотную характеристику иногда называют локальной или локальной переходной.
Примечание 3 - Если точки возбуждения и отклика не совпадают, то соответствующую частотную характеристику называют переходной.
B.2.1 Конфигурация измерительной сборки
В зависимости от возможностей доступа к точкам контакта могут быть рассмотрены разные конфигурации измерительной сборки. Варианты конфигурации при измерениях входной или локальной ускоряемости, рассматриваемые в настоящем приложении, предполагают измерения отклика акселерометрами при возбуждении конструкции с помощью ударного молотка для модальных испытаний (далее - измерительного молотка). Как правило, такое решение является наименее дорогостоящим и легче всего реализуемым на практике. Однако возможны и другие варианты, например возбуждение силы вибростендом, а измерение вибрации - лазерным виброметром.
B.2.1.2 Измерительная сборка 1
Данный вариант [см. рисунок B.1 a)] предполагает применение одного трехкомпонентного акселерометра, устанавливаемого на клей в точке контакта. Удар молотком наносят вблизи точки контакта, расстояние до которой зависит от направления удара и доступности места для нанесения удара. Если нанести удар в достаточной близости от точки контакта невозможно, то рассматривают возможность приклеивания близко к точке контакта вспомогательного легкого и жесткого кубика, по которому наносят удар в заданном направлении. Масса и размеры кубика должны быть по возможности малыми, чтобы не вносить искажения в сигналы силы и вибрации. Вспомогательный кубик не следует использовать для установки акселерометра, измерительная поверхность которого всегда должна находиться в непосредственном контакте с поверхностью соответствующего элемента сборки.
| a) | b) | c) |
1 - акселерометр; 2 - испытуемый элемент сборки; 3 - точка контакта
Рисунок B.1 - Примеры измерительных сборок 1 и 2
B.2.1.3 Измерительная сборка 2
Данная измерительная сборка [см. рисунки B.1 b) и c)] предполагает использование нескольких трехкомпонентных акселерометров, устанавливаемых на клей симметрично относительно точки контакта, и нанесение удара в точке центра масс акселерометров. Измеряют ускоряемости для каждой точки установки акселерометра, после чего их усредняют для получения ускоряемости для точки контакта. Доступ к точке удара в отдельных случаях может быть облегчен использованием дополнительной переходной конструкции небольших размеров.
Применение измерительной сборки 1, с вспомогательным кубиком или без него, ускоряет выполнение измерений, поскольку требует использования только одного кубика в точке контакта. Влияние масс кубика и акселерометра несущественно. Такой вариант измерительной сборки следует рассматривать как предпочтительный.
Измерительную сборку 2 применяют, когда использование измерительной сборки 1 невозможно. Достоинством данной сборки является снижение влияния вращательных степеней свободы, которое может возрастать с ростом частоты возбуждения. Влияние массы измерительной сборки в данном случае выше и при измерениях входной ускоряемости требует внесения соответствующей поправки.
Пример - При измерениях входной ускоряемости для i-го элемента сборки в точке k и направлении k для получения исправленной частотной характеристики Yi_kk_corrected в результат измерения Yi_kk вносят поправку на дополнительную массу m по формуле
В результаты измерений локальной и переходной ускоряемостей поправок не вносят.
В любом случае следует контролировать согласованность выполняемых измерений. Так, при измерениях входной частотной характеристики фазы силы и ускорения должны совпадать для всех частот измерения. Несовпадение фаз означает, что выполнено измерение не входной, а переходной частотной характеристики. При измерениях локальной или переходной частотной характеристики хорошим средством контроля является проверка выполнения принципа взаимности перестановкой точек и направлений возбуждения и отклика.
Следует иметь в виду, что для локальной частотной характеристики подтверждение выполнения принципа взаимности на высоких частотах становится затруднительным.
В настоящем приложении рассматриваются измерения силы в трех взаимно перпендикулярных направлениях в n точках контакта источника с испытательным стендом для последующего применения расчетной формулы (2) или с приемной конструкцией для непосредственного измерения передаваемых сил. Результатом измерений будет вектор силы или соответственно.
Измерения проводят при работающем источнике.
В каждой точке измерений между источником и приемной конструкцией (испытательным стендом) устанавливают трехкомпонентный датчик силы, позволяющий выполнять измерения одновременно в трех направлениях.
Для точного измерения сил в поперечном направлении к датчику прикладывают предварительную нагрузку, помещая его между двух стальных стягиваемых вставок. Поверхности вставок в области контакта с датчиком должны быть ровными и чистыми. Толщина верхней вставки (ближней к источнику) должна быть минимальной, чтобы обеспечить близость датчика к точке передачи силового воздействия. Нижнюю вставку закрепляют на приемной конструкции (испытательном стенде). На рисунке C.1 показаны три примера для упругого и жесткого соединения источника с приемной конструкцией (испытательным стендом). Приемное устройство, состоящее из двух вставок и датчика между ними, рассматривают как составную часть приемной конструкции (испытательного стенда).
| a) Упругое соединение | b) Упругое соединение | c) Жесткое соединение |
1 - источник; 2 - соединительный элемент; 3 - приемная конструкция или испытательный стенд; 4 - верхняя вставка; 5 - болт для предварительного нагружения датчика; 6 - датчик силы; 7 - нижняя вставка; 8 - приемное устройство
Рисунок C.1 - Примеры установки датчика силы для упругого и жесткого соединения
C.2.2 Предварительные измерения
Из-за наличия верхней вставки датчик силы не находится непосредственно на поверхности контакта между источником и приемной конструкцией. Таким образом, сила, измеряемая датчиком, будет отличаться от вынуждающей силы на поверхности контакта, передаваемой на приемное устройство. Для устранения этого эффекта в результат измерений должна быть внесена соответствующая поправка.
Для оценки вносимой поправки выполняют измерения передаточной функции между вынуждающей силой и измеренной силой . Вынуждающую силу создают приложением возбуждения (с помощью измерительного молотка или вибростенда) к приемному устройству, когда тот не присоединен к источнику или соединительному элементу (см. рисунок C.2). Для m точек возбуждения на поверхности контакта необходимо приложить 3m вынуждающих сил и выполнить 3m x 3m измерений для получения соответствующих передаточных функций. Эти передаточные функции образуют матрицу T размерности 3m x 3m, связывающую векторы вынуждающих и измеренных сил в соответствии с формулой
1 - вынуждающая сила ; 2 - вынуждающая сила ; 3 - приемная конструкция или испытательный стенд; 4 - верхняя вставка; 5 - болт для предварительного нагружения датчика; 6 - датчик силы; 7 - нижняя вставка; 8 - приемное устройство
Рисунок C.2 - Измерения передаточных функций для динамических сил
Метод формирования матрицы T рассмотрен в приложении D.
C.2.2.2 Рекомендации по применению метода
Прямой метод измерений удобен для измерений на испытательном стенде (мраморной плите), поскольку обеспечивает непосредственное и точное измерение передаваемой силы. Формирование приемного устройства также не представляет затруднений, так как оно является составной частью стенда. Однако необходимо убедиться в том, что входная жесткость остается достаточно большой для выполнения соотношения по формуле (12), поскольку добавление приемного устройства к мраморной плите делает стенд более податливым.
Для измерений сил на приемной конструкции прямой метод подходит меньше и не может быть рекомендован, поскольку приемное устройство может значительно изменить динамические свойства конструкции, и результаты измерений будут существенно отличаться от реально передаваемых на конструкцию сил.
C.2.2.3 Используемое оборудование
Как правило, для непосредственного измерения сил используют датчики пьезоэлектрического типа, динамический диапазон которых соответствует измеряемым силам (в примере, рассмотренном в приложении E, применяются датчики с диапазоном измерений +/- 5 кН и коэффициентом преобразования приблизительно 5 пК/Н). При установке датчика следует обращать внимание на направление измерений. В отличие от акселерометра переворот датчика силы не обязательно приведет к изменению знака измеряемой силы. В связи с этим рекомендуется при построении матрицы T проверять, измеряются ли силы в соответствующих направлениях с правильным знаком.
Данный метод предполагает измерения ускорений в точках контакта на испытательном стенде или на приемной конструкции . Как правило, метод применяют для косвенных измерений вектора силы на испытательной установке , на основе которого впоследствии по формуле (2) рассчитывают силу, воздействующую на приемную конструкцию. Далее в настоящем разделе использованы обозначения для испытательного стенда. На основе полученных ускорений при известной матрице частотных характеристик испытательного стенда YTB, измеренной согласно приложению B, рассчитывают передаваемую на стенд силу по формуле
Измерения ускорений необходимо проводить в тех же точках, для которых была получена матрица частотной характеристики.
C.3.2 Конфигурации измерительной сборки
Косвенный метод измерений силы имеет разновидности в зависимости от доступности точек крепления.
C.3.2.1 Измерительная сборка 1
Трехкомпонентный акселерометр приклеивают на испытательный стенд (приемную конструкцию) в точке контакта [см. рисунок C.3 a)] со стороны, противоположной месту соединения с источником.
| a) Измерительная сборка 1 | b) Измерительная сборка 2 | c) Измерительная сборка 3 |
1 - источник; 2 - акселерометр; 3 - приемная конструкция или испытательный стенд
Рисунок C.3 - Измерительные сборки для измерений сил косвенным методом
В случае n точек контакта вектор ускорения содержит 3n составляющих, а размерность матрицы частотной характеристики YTB - 3n x 3n.
Для данной реализации метода матрица YTB будет той же, что использована в формуле (2).
C.3.2.2 Измерительная сборка 2
Несколько трехкомпонентных (или однокомпонентных) акселерометров размещают (например, симметрично) вокруг точки контакта [см. рисунок C.3 b)]. Ускорение в точке контакта (как при работающем источнике, так и при расчете частотных характеристик) получают усреднением по всем акселерометрам. Вектор усредненных ускорений содержит 3n составляющих, а матрица YTB включает в себя 3n x 3n усредненных элементов.
Как и в случае измерительной сборки 1, для данной реализации метода матрица YTB будет той же, что использована в формуле (2).
C.3.2.3 Измерительная сборка 3
Несколько трехкомпонентных акселерометров размещают несимметрично таким образом, как показано на рисунке C.3 c). Акселерометры, чье число должно не менее чем вдвое превосходить число измеряемых сил, рекомендуется размещать на достаточно большом расстоянии друг от друга, чтобы максимально снизить корреляцию их выходных сигналов. При измерениях частотных характеристик вынуждающую силу прикладывают в точке контакта. При использовании j трехкомпонентных акселерометров для каждой из n точек контакта вектор ускорения содержит 3 x j x n составляющих, а размерность матрицы частотной характеристики YTB будет 3 x j x n x 3 x n. Таким образом, система уравнений для определения вектора силы оказывается переопределенной, и решение находят с применением метода наименьших квадратов.
В отличие от измерений с применением измерительных сборок 1 и 2 в данной реализации метода матрица YTB [см. формулу (C.2)] не совпадает с матрицей, используемой для расчета передаваемых на приемную конструкцию сил по формуле (2). Последняя требует проведения измерений в точках контакта испытательного стенда (приемной конструкции). Это означает, что матрица YTB (или YRS) может быть определена с применением измерительной сборки 1 или 2, а силы при работающем источнике, когда применение этих измерительных сборок невозможно, измеряют с применением измерительной сборки 3.
C.3.3 Рекомендации по применению метода
На практике ситуации, когда возможно применение измерительной сборки 1, довольно редки из-за недоступности точки установки акселерометра. Обычно источник (соединительный элемент) соединяют с испытательным стендом (приемной конструкцией) с применением отверстий, которые могут быть использованы для измерений матрицы частотной характеристики, но недоступны, когда все элементы сборки соединены. Однако если реализация метода с применением измерительной сборки 1 возможна, то ей следует отдать предпочтение, поскольку она минимально нагружает конструкцию (только одним акселерометром), не требует дополнительных расчетов, предполагает непосредственное обращение матрицы YTB, а рассчитанный вектор силы будет тем же, что используется для прогноза в формуле (2).
Метод с измерительной сборкой 2 требует большего числа акселерометров, однако позволяет измерить вектор ускорения непосредственно в точке контакта и, кроме того, при его применении взаимно компенсируются вращательные степени свободы. На практике не всегда возможно разместить четыре акселерометра вокруг точки контакта и, кроме того, применение нескольких акселерометров для одной точки контакта требует больших затрат. Однако если установка акселерометров при измерении частотных характеристик и сил остается неизменной, рассчитанный вектор силы будет тем же, что используется для прогноза в формуле (2).
В большинстве практических ситуаций приходится прибегать к применению измерительной сборки 3. В этом случае при измерении силы акселерометры не занимают предопределенных положений, однако для получения матрицы YTB, соответствующей точкам контакта и используемой для расчетов по формуле (2), необходимо проводить дополнительные измерения с установкой акселерометров в этих точках.
C.4 Метод динамической жесткости
Если в сборке передача сил от источника осуществляется через упругий соединительный элемент, это делает возможным применение еще одного способа измерений сил посредством их расчета на поверхности контакта через измерения ускорений на входной и выходной сторонах соединительного элемента при известной матрице его переходной частотной характеристики.
В данном методе предполагается отсутствие связи между разными степенями свободы для ускорений на входной и выходной частях соединительного элемента, т.е. матрица частотной характеристики соединительного элемента является диагональной.
С учетом сделанных предположений динамическая составляющая силы , переданная через соединительный элемент в направлении x, может быть рассчитана через входное ax_us и выходное ax_ds ускорения при известной динамической жесткости упругого соединительного элемента в том же направлении по формуле
C.4.2 Конфигурации измерительной сборки
В зависимости от способа соединения источника возможны разные конфигурации измерительной сборки для упругого элемента. Два возможных способа измерений входного и выходного ускорений показаны на рисунке C.4. Рисунок C.4 a) относится к ситуации, когда непосредственное измерение ускорения в точке контакта источника с соединительным элементом невозможно. В этом случае могут быть использованы два акселерометра, симметрично расположенные относительно точки контакта, после чего входное ускорение ax_us получают усреднением сигналов с этих акселерометров. На рисунке C.4 b) показана ситуация, когда невозможны измерения в точке контакта с приемной конструкцией. В этом случае используется все тот же принцип арифметического усреднения, но теперь уже в отношении выходного ускорения ax_ds.
| a) Два акселерометра на стороне источника | b) Два акселерометра на стороне приемной конструкции |
1 - источник; 2 - соединительный элемент; 3 - приемная конструкция или испытательный стенд; ax_us_i - входное ускорение соединительного элемента, измеренное в направлении x i-м акселерометром; ax_ds_i - выходное ускорение соединительного элемента, измеренное в направлении x i-м акселерометром
Рисунок C.4 - Примеры измерительных сборок для измерений сил методом динамической жесткости
C.4.3 Рекомендации по применению метода
Главным достоинством метода динамической жесткости является простота применения. Однако он требует знания матрицы переходной частотной характеристики соединительного элемента, что является сильным допущением. Эта матрица может зависеть от приложенного предварительного статического нагружения, а также от уровня вынуждающей силы, производимой источником. Предсказать заблаговременно условия работы соединительного элемента в сборке во всем диапазоне частот измерений может быть затруднительно. Вторым сильным допущением является отсутствие связи между разными степенями свободы. Кроме того, данный метод может быть применен только для сборки, в состав которой входит упругий соединительный элемент.
Таким образом, данный метод может быть полезен, только когда измерению подлежат продольные силы и диагональные элементы матрицы жесткости для них известны.
В настоящем приложении рассматриваются правила записи матриц для системы:
- из m соединительных элементов с m точками контакта с испытательным стендом или приемной конструкцией ([A1, ..., Aj, ..., Am]);
- при выполнении измерений в трех направлениях;
- с использованием понятий, приведенных в приложении C.
D.2 Прямой метод измерений (см. C.2) <1>
Вектор измеренных сил из 3m элементов и матрица передаточной функции силы на испытательном стенде TTB размерности 3m x 3m могут быть представлены как
Вектор измеренных сил из 3m элементов и матрица передаточной функции силы на приемной конструкции TRS размерности 3m x 3m могут быть представлены как
D.3 Косвенный метод измерений (см. C.3) <1>
<1> Исправлена ошибка оригинала.
Для измерительных сборок 1 и 2 вектор измеренных ускорений и матрица частотных характеристик YRS для приемной конструкции могут быть представлены как
Для измерительной сборки 3 k-й вектор ускорений и соответствующая k-я матрица частотных характеристик YRS_k могут быть объединены в общий вектор ускорений и в общую матрицу и представлены как
D.4 Матрицы частотной характеристики для расчета передаваемых сил
Матрицы частотных характеристик для испытательного стенда YTB, приемной конструкции YRS и источника YAC могут быть представлены в виде
ПРИМЕР РАСЧЕТА ПЕРЕДАВАЕМОЙ СИЛЫ ОТ АВТОМОБИЛЬНОГО СТЕКЛООЧИСТИТЕЛЯ
Примечание - Пример, рассматриваемый в настоящем приложении, описывает результаты проведенных исследований для серийно выпускаемых изделий.
E.1 Общее описание исследования
В целях демонстрации практической реализации метода рассматривается система стеклоочистителя со снятыми поводками и щетками. Рассматриваемая задача обладает следующими особенностями:
- система стеклоочистителя является источником широкополосной вибрации, при этом возвратно-поступательные движения рычажного механизма (трапеции) осуществляются с низкой частотой (приблизительно 1 с на цикл). Частота возбуждения вибрации электродвигателя - приблизительно 600 Гц;
- особенности движения рычажного механизма требуют адаптации метода к нестационарным процессам;
- нет возможности установить датчик силы в месте крепления системы стеклоочистителя к корпусу автомобиля. Таким образом, отсутствует возможность выполнения сравнительных измерений для оценки качества расчета прогнозируемых сил;
- путь передачи силового воздействия к приемной конструкции (корпусу автомобиля) не лежит в одной плоскости, что требует рассмотрения сил и вибрации в трехмерном пространстве;
- система имеет три точки крепления (контакта) с приемной конструкцией.
В рассматриваемом примере источником является электродвигатель с рычажным механизмом [см. рисунок E.1 a)], который закреплен на приемной конструкции (шасси автомобиля) через упругие втулки в трех точках: со стороны водителя (DFP), со стороны пассажира (PFP) и в средней точке (MFP). Эти точки не лежат в одной плоскости, что обусловливает использование локальных систем координат для описания передачи силового воздействия.
a) Источник (стеклоочиститель)
b) Приемная конструкция (шасси автомобиля)
1 - точка крепления со стороны водителя (DFP); 2 - средняя точка крепления (MFP); 3 - точка крепления со стороны пассажира (PFP)
Рисунок E.1 - Источник и приемная конструкция
Исследование проведено в соответствии с рекомендациями настоящего стандарта. Это, в частности, относится к рекомендациям по обращению матриц, согласно которым точки установки акселерометров при измерениях частотных характеристик и при измерениях вибрации во время работы источника для расчета передаваемых сил остаются неизменными.
E.2 Измерения частотных характеристик
Для применения формулы (2) необходимо знать матрицы частотных характеристик шасси YRS, источника YAC и испытательного стенда YTB, которые были получены в результате соответствующих измерений.
Вначале были выполнены измерения частотных характеристик шасси (см. рисунок E.2). Для этого вокруг каждой из точек крепления устанавливались четыре акселерометра, ориентированных в соответствии с локальной системой координат. Возбуждение шасси осуществлялось измерительным молотком вблизи каждой точки крепления.
| a) Точка DFP | b) Точка PFP |
| c) Точка MFP | |
Примечание - Белой стрелкой на каждом рисунке показано одно из трех направлений ударного возбуждения.
Рисунок E.2 - Измерения ускоряемости приемной конструкции
В точках DFP и PFP удары наносились по выемкам кубической формы в головках болтов. Болты были вставлены и закреплены в конструктивных отверстиях шасси с рекомендуемым моментом натяжения 8 Н·м. Предполагалось, что такая измерительная сборка не изменяет локальную жесткость приемной конструкции в месте удара.
В точке MFP удар наносился по пластине, приклеенной к верхней грани кубика, нижняя грань которого была приклеена к поверхности приемной конструкции в области контакта. Совершаемые рычажным механизмом движения при работе стеклоочистителя не позволяли установить акселерометры близко к точке нанесения удара, что не позволяло ожидать соблюдения принципа взаимности для локальной ускоряемости. Оценка повторяемости была получена усреднением по каждому из направлений локальной системы координат.
Проверка показала выполнение принципа взаимности в диапазоне частот до 2 кГц для входной ускоряемости и в диапазоне частот до 700 Гц для локальной ускоряемости (см. рисунок E.3).
X - частота, Гц; Y1 - модуль ускоряемости, дБ; Y2 - фаза
ускоряемости, градус;  - удар в PFP в направлении оси X,
отклик в DFP в направлении оси Z;  - удар в DFP
против направления оси Z, отклик в PFP в направлении оси X
Рисунок E.3 — Проверка выполнения принципа взаимности для переходной ускоряемости между точкой DFP в направлении Z и точкой PFP в направлении X
При измерениях частотных характеристик источника рычажный механизм (без поводков) подвешивался на упругих опорах. Для каждой точки крепления на клей было установлено по три акселерометра, ориентированных в соответствии с локальной системой координат. Соединительные элементы (втулки), которые не рассматривались ни как часть источника, ни как часть приемной конструкции, были отсоединены. В точках DFP и PFP удары наносились через приклеенный кубик (см. рисунок E.4). В точке MFP удар наносился непосредственно по бобышке резьбового соединения.
| a) Точка DFP | |
| b) Точка PFP | c) Точка MFP |
Примечание - Белой стрелкой на каждом рисунке показано одно из трех направлений ударного возбуждения.
Рисунок E.4 — Измерения ускоряемости источника
Рычажный механизм стеклоочистителя совершает движения, близкие к периодическим. Представляло дополнительный интерес исследовать, как изменение положения механизма влияет на матрицу ускоряемости. С этой целью измерения были проведены при четырех фиксированных положениях механизма: в конце рабочего хода, посередине рабочего хода, в конце обратного хода, посередине обратного хода. Было установлено, что ускоряемость в диапазоне свыше 200 Гц зависит от положения рычажного механизма (см. рисунок E.5). Поскольку изначально было сделано предположение, что ускоряемость не зависит от положения рычажного механизма, измерения были выполнены только для полностью сложенной трапеции (конец рабочего хода).
X — частота, Гц; Y1 — модуль ускоряемости, дБ; Y2 — фаза
ускоряемости, градус;  - положение трапеции в конце
рабочего хода;  - положение трапеции в середине рабочего
хода;  - положение трапеции в конце обратного хода;
- положение трапеции в середине обратного хода
Рисунок E.5 — Действительная часть входной ускоряемости в точке PFP для направления X при разных положениях трапеции
Проверка показала выполнение принципа взаимности в диапазоне частот до 2 кГц для входной ускоряемости и в диапазоне частот до 700 Гц для локальной ускоряемости.
Для измерений ускоряемостей жесткого испытательного стенда для каждой точки крепления использовались по два акселерометра, устанавливаемые через клеевое соединение (см. рисунок E.6). Датчики силы были встроены в стенд и рассматривались как его составная часть. В точках DFP и PFP датчик силы устанавливался между двумя вставками, стянутыми шпилькой для создания предварительной нагрузки 25 кН. В точке MFP была использована пустотелая втулка, имитирующая устройство крепления соединительного элемента. Проверка на выполнение принципа взаимности подтвердила точность измерений в диапазоне частот до 2 кГц для входной ускоряемости и в диапазоне частот до 1 кГц для локальной ускоряемости (см. рисунок E.7).
| a) Точка PFP | b) Точка MFP |
| c) Точка DFP | |
Примечание - Белой стрелкой на каждом рисунке показано одно из трех направлений ударного возбуждения.
1 — датчик силы; 2 — соединительная втулка
Рисунок E.6 — Измерения ускоряемости испытательного стенда
X — частота, Гц; Y1 — модуль ускоряемости, дБ; Y2 — фаза
ускоряемости, градус;  - удар в направлении оси Z, отклик
в направлении оси X;  - удар против направления оси X,
отклик в направлении оси Z
Рисунок E.7 — Проверка выполнения принципа взаимности для локальной ускоряемости в точке PFP между направлениями Z и X
Матрица ускоряемости соединительного элемента, знание которой также необходимо для применения формулы (2), была определена через его динамическую жесткость. В проведенном исследовании из практических соображений (привязка по частоте, легкость числовых расчетов) были использованы оценки на основе аналитических зависимостей, предоставленных изготовителем. Теоретически элементами матрицы должны быть комплексные числа, однако из-за недостатка информации была использована диагональная матрица с вещественными числами. Полная и точная оценка матрицы ускоряемости для соединительного элемента представляет собой сложную задачу. Пример соответствующей динамической жесткости соединительного элемента показан на рисунке E.8.
X — частота, Гц; Y — динамическая жесткость Kx, Н/м
Рисунок E.8 — Пример модуля динамической жесткости в точке PFP и направлении X для соединительного элемента
На этой стадии представляет интерес оценка соотношения между матрицами разных элементов сборки по их вкладу в результаты расчета передаваемой силы (см. рисунок E.9). Видно, что на частотах свыше 300 Гц доминирующую роль играет соединительный элемент, а на частотах ниже 300 Гц — источник. Во всем диапазоне частот вклад приемной конструкции (испытательного стенда) незначителен.
| a) Точка DFP, направление X | b) Точка MFP, направление Z |
| c) Точка PFP, направление X | |
X - частота, Гц; Y - модуль ускоряемости, дБ;  - источник,
YAC;  - приемная конструкция, YRS;  - испытательный стенд,
YTB;  - соединительный элемент, -
Рисунок E.9 — Примеры оценок ускоряемости
При последующих расчетах использовались матрицы, составленные по результатам измерений. Теоретические соображения (например, требования к их симметрии) в расчет не принимались.
E.3 Прямые измерения динамических сил на испытательном стенде
Измерения сил на испытательном стенде необходимы для прогноза сил, воздействующих на приемную конструкцию, по формуле (2). Измерения были выполнены прямым методом. Испытательный стенд был спроектирован таким образом, чтобы обеспечить возможность установки датчика силы между источником и испытательным стендом (см. рисунок E.10).
Рисунок E.10 — Источник на испытательном стенде с жестко присоединенным мраморным блоком
Электродвигатель и рычажный механизм работали на низкой скорости (1,25 с на цикл) со стабилизированным питанием электродвигателя 13,5 В.
Рабочий цикл стеклоочистительного механизма состоит из четырех фаз: остановка в начальном (парковочном) положении (DRP), рабочий ход (OSP), остановка в крайнем положении (URP), обратный ход (CSP). В проведенном исследовании измерения выполнялись только для рабочего хода механизма.
Общее время записи сигнала силы составило 80 с и включило в себя 64 цикла. На рисунке E.11 показан фрагмент общей записи сигнала с отчетливо различимыми четырьмя фазами цикла. Была применена полуавтоматическая процедура отметки фаз и разбиения сигнала на сегменты. Временные записи подверглись преобразованию Фурье.
X - время, с; Y - сигнал силы, Н;  - точка PFP, направление
X;  - точка PFP, направление Y;  - точка PFP,
направление Z
Рисунок E.11 — Пример записи сигнала силы на испытательном стенде
E.4 Подтверждение правильности измерений силы на испытательном стенде
В рассматриваемом примере результаты, полученные прямым методом, были подтверждены с применением других способов измерений силы:
- методом динамической жесткости (см. C.4) с использованием матрицы динамической жесткости;
- косвенным методом (см. C.3) с использованием обращенной матрицы ускоряемости испытательного стенда.
Результаты измерений, полученные двумя указанными методами, были сопоставлены с результатами прямого метода измерений (см. рисунок E.11).
Проверка облегчалась тем, что матрица ускоряемости испытательного стенда была близка к диагональной. Малая связь между разными степенями свободы в данном случае объяснялась высокой жесткостью испытательного стенда.
E.5 Оценка динамических сил на шасси автомобиля
Для подтверждения работоспособности методологии, используемой в настоящем стандарте, была выполнена оценка сил, переданных на транспортное средство от работающего стеклоочистителя. Как и в ранее описанных испытаниях, выполнялись одновременные измерения в трех точках контакта с помощью акселерометров на источнике (по два на каждую точку контакта) и на шасси автомобиля (по три на каждую точку контакта). Условия работы стеклоочистителя также оставались прежними: 13,5 В питания электродвигателя, снятые щетки вместе с поводками. Обработка сигналов была той же, что описана в E.3.
Силы, передаваемые от источника на приемную конструкцию, были измерены двумя непрямыми методами, указанными в E.4. Результаты этих измерений, рассматриваемые как опорные, были сопоставлены с прогнозными значениями (см. рисунок E.12). Установка источника на шасси автомобиля показана на рисунке E.13.
| a) Точка DFP, направление X | b) Точка MFP, направление Z |
| c) Точка PFP, направление X | |
X — частота, Гц; Y — уровень силы, дБ (относительно 1 Н);
- метод динамической жесткости; — косвенный метод;
- прямой метод
Рисунок E.12 — Пример сравнения динамических сил
Рисунок E.13 — Источник на шасси автомобиля
E.5.2 Подтверждение результатов оценки
Следует отметить, что для обращения матрицы в формуле (2) была использована процедура псевдообращения. Рисунок E.14 иллюстрирует наличие некоторых расхождений в результатах прогноза (на основе прямых измерений на стенде) и непосредственных измерений силы на приемной конструкции. Прежде всего необходимо отметить более значительное расхождение в результатах, полученных с использованием непрямых методов, по сравнению с измерениями теми же методами на испытательном стенде. Для приемной конструкции матрица, подлежащая обращению, уже не близка к диагональной, что увеличивает неопределенность измерения.
| a) Точка DFP, направление X | b) Точка MFP, направление Z |
| c) Точка PFP, направление X | |
X — частота, Гц; Y — уровень силы, дБ (относительно 1 Н);
- метод динамической жесткости; — косвенный метод;
- прямой метод
Рисунок E.14 — Пример прогнозирования динамических сил
Также следует отметить, что расчетный метод систематически завышает оценки сил, а также то, что расхождение в результатах, полученных разными методами, в значительной степени зависит от точки и направления. Так, наименее точными, по-видимому, являются результаты в средней точке (MFP). Это может быть связано с тем, что в данной точке существует больше неопределенностей с установкой акселерометров.
Кроме того, расхождение может быть связано с тем, что измерения сил на стенде, по которым выполнен прогноз, и измерения сил на приемной конструкции были выполнены в разное время, что могло повлечь некоторые изменения в условиях работы стеклоочистителя (времени совершения одного рабочего цикла).
Следует обратить внимание на то, что наиболее точное совпадение имеет место на частотах, для которых значения ускоряемости как стенда, так и приемной конструкции малы. В этом случае расчетные силы на приемной конструкции совпадают с измеренными на стенде (см. рисунок E.15).
X — частота, Гц; Y — уровень силы, дБ (относительно 1 Н);
- FTB; — FRS
Рисунок E.15 — Пример сравнения сил в точке MFP, направление Z, измеренной на стенде и расчетной на шасси автомобиля
МЕТОД ЭКВИВАЛЕНТНОЙ СИЛЫ С ПРИМЕНЕНИЕМ ЖЕСТКОГО БЛОКА-ПРИЕМНИКА
Метод эквивалентной силы разработан для описания и предсказания распространения по конструкции вибрации от источника небольших размеров. Этот метод предполагает описание источника через две характеристики: входной импеданс и затормаживающую силу. Знание указанных характеристик позволяет рассчитать вибрацию, передаваемую от источника к приемнику и оптимальным образом выбрать условия установки источника (характеристики опор). Кроме того, знание затормаживающей силы позволяет ранжировать источники по передаваемой от них вибрации. Расчеты передаваемой вибрации требуют также знания входного импеданса приемника, который может быть получен путем измерений или, если приемная конструкция еще не построена, теоретических расчетов.
Описание источника через его входной импеданс и затормаживающую силу требует измерения ряда частотно-зависимых функций, число которых зависит от числа точек контакта источника с приемной конструкцией и числа эффективных степеней свободы в каждой точке контакта. Метод эквивалентной силы позволяет сократить объем данных путем замены сил, действующих в разных точках контакта, одной результирующей силой, приложенной в одной точке. Замена многих сил на одну эквивалентную силу требует также определения одного эквивалентного импеданса источника.
Новые (эквивалентные) характеристики источника определяют в ходе измерений после его соединения с жесткой массой на податливом подвесе.
Преимущества предлагаемого метода состоят в следующем:
- значительно уменьшается число измеряемых величин по сравнению с обычным методом, в котором их определяют для каждой точки контакта. С этим связано также сокращение времени испытаний;
- не требуется определять трудноизмеримые характеристики, такие как моменты силы и параметры угловой вибрации;
- используется преимущество стандартизованных поверхностей контакта источника, например фланцевых соединений, для которых множественные точки контакта могут быть заменены одной точкой;
- в связи с ограничением общего объема данных повышается устойчивость получаемых результатов к неточностям измерений.
Принцип описания источника через его импеданс и затормаживающую силу легко продемонстрировать посредством электромеханических аналогий (см. рисунки F.1 и F.2).
Рисунок F.1 — Электромеханическая аналогия между источником электрического напряжения и источником вибрации
| a) Открытая цепь | b) Замкнутая цепь |
Примечание 1 — Электромеханические аналогии для цепи: напряжение — сила, сила тока — скорость.
Примечание 2 — Электромеханическая аналогия для описания источника: напряжение и внутреннее сопротивление — заторможенная сила и входной импеданс (механический).
Примечание 3 — Электромеханическая аналогия для нагрузки: комплексное сопротивление (электрический импеданс) — механический импеданс.
Рисунок F.2 — Электромеханические аналогии для цепи
Если после соединения источника с приемником известно ускорение (или скорость vC) в точке соединения, то затормаживающую силу можно рассчитать по формуле
где ZC — импеданс в точке соединения, рассчитываемый через входные импедансы источника ZS и приемника ZR по формуле
Система с № точками контакта будет описываться вектором силы FB, элементами которого будут 6N комплексных чисел (по три на поступательные и вращательные степени свободы, т.е. на силы и моменты сил), каждое из которых определяется амплитудой и фазой силы на данной частоте. Соответственно, каждая из матриц в формуле (F.2) содержит 6N x 6N элементов.
Измерения двух характеристик, описывающих источник (импеданса и затормаживающей силы), могут быть выполнены в три этапа:
a) определяют входной импеданс отсоединенного от источника приемника ZR (в результате измерений или теоретически);
b) путем измерений определяют импеданс ZC в точке контакта приемника с неработающим источником, после чего определяют входной импеданс источника ZS в соответствии с формулой (F.2);
c) при работающем источнике измеряют скорость vC в точке контакта, после чего затормаживающую силу вычисляют в соответствии с формулой (F.1).
Поскольку граничные условия холостого хода, требуемые для непосредственного измерения элементов матрицы импеданса, зачастую трудновоспроизводимы на практике, как правило, выполняют измерения матрицы подвижности Y, после обращения которой получают матрицу импеданса Z = Y-1.
Чтобы определить вектор эквивалентной силы и эквивалентный импеданс источника, последний устанавливают на специальный жесткий блок, называемый блоком-приемником. Блок устанавливают на податливом упругом подвесе (стропах или опорах), позволяя всем его точкам совершать свободные колебания. Применение специального блока-приемника позволяет облегчить проведение измерений как его собственного входного импеданса ZR, так и импеданса в месте соединения с источником ZC, а также измерений ускорения в целях применения формул (F.1) и (F.2).
Использование испытательного стенда в виде блока простой геометрической формы имеет следующие преимущества:
- легкость определения элементов матриц ZR и ZC. В то время как последняя может быть получена только в результате непосредственных измерений, определение матрицы ZR возможно несколькими способами: измерением, расчетами по теоретическим формулам, расчетом методом конечных элементов;
- возможность определения параметров вибрации в месте соединения через измерения в других точках блока;
- простота переноса вынуждающей силы в произвольной точке блока в точку соединения с добавлением соответствующего компенсирующего момента силы.
Таким образом, задача определения затормаживающей силы FB по формуле (F.1) и импеданса источника ZS по формуле (F.2) сильно упрощается.
Измерения параметров вибрации блока-приемника по всем шести степеням свободы осуществляют через размещенные на его поверхности акселерометры.
Суммируя, целью применения блока-приемника является:
- обеспечить систему нагружением известным импедансом ZR;
- обеспечить измерения шести компонентов вибрации. Результаты измерений в разных точках блока могут быть преобразованы в вибрацию в месте соединения;
- фактически служить преобразователем силы. Измерение вынуждающей силы от присоединенного источника обеспечивает знание сил и моментов в месте соединения;
- благодаря возможности измерений параметров вибрации и сил, фактически служить преобразователем импеданса.
F.1.4 Выбор параметров, связанных с блоком-приемником
Параметры, связанные с блоком-приемником, выбирают исходя из требования обеспечить максимальную точность и повторяемость измерений:
- форма и размеры блока. Размеры блока не должны быть слишком большими, чтобы его импеданс не доминировал в сумме с импедансом источника (это может привести к большим погрешностям при расчете подвижности источника из-за неизбежных ошибок реальных измерений). С другой стороны, эти размеры не должны быть слишком малы, чтобы обеспечить надежное механическое соединение с источником. Чтобы блок во всем диапазоне частот измерений мог рассматриваться как твердое тело, собственные частоты его изгибных колебаний должны быть по возможности высокими. Наилучшим решением будет блок в форме куба, поскольку при заданной массе блока именно такая форма обеспечивает наивысшую собственную частоту изгибных колебаний (см. рисунок F.3);
- подвес. Теоретически возможно использование любого подвеса, поскольку передаваемая на блок сила зависит только от частотной характеристики в точке контакта. Однако при использовании подвеса с очень малой жесткостью тот не влияет на вибрацию блока в диапазоне частот ниже первой собственной частоты изгибных колебаний блока. Это дает два преимущества: 1) отсутствует резонанс блока на подвеске в пределах диапазона частот измерений, что делает результаты расчетов менее чувствительными к погрешностям измерений; 2) частотная характеристика блока может быть легко оценена теоретически из формул движения жесткого тела. Матрица ускоряемости блока на податливом подвесе относительно центра тяжести блока имеет диагональный вид с элементами на главной диагонали (1/m, 1/m, 1/m, 1/Ix, 1/Iy, 1/Iz), где m — масса блока, I — центральный момент инерции относительно соответствующей оси системы координат. Ускоряемость относительно эквивалентной точки контакта получается внесением поправки в последние три диагональных элемента согласно теореме Гюйгенса — Штейнера. Матрицу мобильности получают путем деления каждого элемента матрицы ускоряемости на , где j — мнимая единица, — угловая частота;
- выбор точек возбуждения и отклика. Правильный выбор точек и направлений возбуждения и отклика на поверхности блока очень важен, поскольку от него зависят свойства передаточной матрицы Hv [см. формулу (F.3)];
- выбор эквивалентной точки контакта. Эквивалентной точкой контакта будет точка на поверхности блока, к которой приводят результирующие силы и ускорения при соединении источника с реальной приемной конструкцией. В принципе любая точка на поверхности контакта источника с приемной конструкцией может быть эквивалентной точкой контакта, однако предпочтительно выбрать эквивалентной точкой контакта ту, что находится посередине поверхности контакта. Для блока в форме параллелепипеда эквивалентной точкой контакта будет центральная точка одной из его граней.
Рисунок F.3 — Подвес блока-приемника с источником
F.1.5 Эквивалентная точка контакта и передаточная матрица
F.1.5.1 Ускорение в эквивалентной точке контакта
Передаточная матрица для ускорений в точках измерений и в эквивалентной точке контакта Hv зависит только от относительного положения этих точек и направлений измерений в этих точках.
Если в разных точках на поверхности блока измерены шесть поступательных ускорений (см. рисунок F.4), составляющих вектор ускорений , то по ним с помощью передаточной матрицы Hv можно рассчитать вектор ускорения в эквивалентной точке контакта , элементы которого соответствуют шести степеням свободы движения в этой точке (трем поступательным и трем вращательным). Связь между  и  имеет вид

 или  (F.3)
1 — эквивалентная точка контакта
Примечание - Шесть однокомпонентных акселерометров, разнесенных по разным точкам, позволяют восстановить ускорение по шести степеням свободы в эквивалентной точке контакта.
Рисунок F.4 — Определение вибрационных параметров в эквивалентной точке контакта
Векторы ускорений могут быть представлены как
При условии малых перемещений матрица может быть получена через уравнения связи между составляющими ускорения в некоторой точке Ak, и в эквивалентной точке контроля C, :
AkC — расстояние между точками Ak и C.
Если, например, — ускорение в точке A1 в направлении X, — ускорение в точке A3 в направлении Y и — ускорение в точке A6 в направлении Z, то связь между ускорениями в точках измерений и вектором может быть записана как
В данной записи элементам матрицы в трех последних столбцах соответствуют расстояния между соответствующим точками, например z1 — расстояние от точки A1 до точки C вдоль оси Z.
F.1.5.2 Сила в эквивалентной точке контакта
Поскольку непосредственное возбуждение в точке контакта с одновременным измерением вибрации в этой точке может вызывать трудности, вместо этого используют метод переноса сил. Метод заключается в приложении измеряемой силы в некоторой точке на поверхности блока с последующей заменой ее на вектор силы, приложенной в эквивалентной точке контакта и создающей возбуждение блока, эквивалентное изначально приложенной силе (см. рисунок F.5). Такая замена возможна, если блок рассматривается как абсолютно твердое тело. При этом сила, приложенная к блоку, переносится в эквивалентную точку контакта с внесением поправки на момент силы.
1 — эквивалентная точка контакта
Примечание - Вследствие жесткости блока сила, приложенная к блоку (слева), эквивалентна шести составляющим вектора силы в эквивалентной точке контакта (справа).
Рисунок F.5 — Перенос внешнего возбуждения в эквивалентную точку контакта
Если, например, сила соответствует поступательному возбуждению в точке Bk, то она передается без изменений в эквивалентную точку контакта C, но при этом относительно точки C действует дополнительный момент силы, создаваемый , т.е. справедливы соотношения:
которые можно записать в матричном виде
В данной записи элементам матрицы в трех последних строчках соответствуют расстояния между соответствующими точками, например, zk — расстояние от точки Bk до точки C вдоль оси Z.
Возбуждениям в n точках соответствует матрица размерности 6 x n, составленная из векторов эквивалентной силы в эквивалентной точке контакта C.
Пошаговая процедура измерений представлена в таблице F.1.
При подготовке к измерениям рассматривают способы обеспечения возможности сборки в составе блока-приемника и источника совершать свободные колебания (граничные условия короткого замыкания). Целесообразно использовать подвес с очень малой жесткостью, что позволяет:
- предотвратить резонанс блока на подвеске в пределах диапазона частот измерений, что делает результаты расчетов менее чувствительными к погрешностям измерений;
- оценить частотную характеристику блока теоретически из формул движения жесткого тела.
Такой подвес может быть реализован посредством:
Применяемые опоры или стропы должны обеспечить поддержку всей массы сборки. Вследствие податливости подвеса вибрация блока будет значительной, что облегчает ее измерение по шести степеням свободы. Устройство подвеса определяет также нижнюю границу диапазона частот измерений.
При наличии у источника присоединенных элементов (кабели, трубы и пр.) их также рекомендуется выбирать максимально гибкими для расширения диапазона частот измерений.
Применяемые акселерометры должны обеспечить измерение вибрации блока вместе с присоединенным источником по шести степеням свободы. Для этого могут быть использованы шесть однокомпонентных или три двухкомпонентных или трехкомпонентных акселерометра. В последнем случае рекомендация использовать три (а не два) трехкомпонентных акселерометра связана с решением проблемы возможной сингулярности обращаемой матрицы.
Наиболее экономичным вариантом будет размещение трехкомпонентных акселерометров по углам блока. Тогда из 12 возможных каналов измерений необходимо выбрать шесть в соответствии с числом степеней свободы движения блока.
Точки и направления измерений ускорения выбирают на основе анализа числа обусловленности передаточной матрицы для каждого размещения акселерометров: чем ниже число обусловленности, тем менее чувствительна обратная матрица к ошибкам исходных данных.
Точки и направления измерения ускорений для работающего и неработающего (при определении частотных характеристик) источника должны быть одними и теми же. Поэтому после завершения испытаний с целью определения частотных характеристик преобразователи оставляют на своем месте. Исследования показали, что демонтаж с последующей повторной установкой акселерометров или изменение способа крепления акселерометров способны существенно ухудшить повторяемость результатов измерений.
На рисунке F.6 показан пример возможной установки акселерометров и точек приложения возбуждений (ударов) на блоке. Четырем трехкомпонентным акселерометрам с номерами от 1 до 4 соответствуют 12 каналов измерений вибрации. По каждому из трех направлений выполняют возбуждения в четырех углах блока (всего 12 возбуждений). Также должна быть определена условная точка контакта между блоком и присоединяемым источником.
Рисунок F.6 — Пример размещения акселерометров и точек и направлений нанесения ударов
Для определения матриц частотной характеристики испытательного стенда в отдельности и при его соединении с источником наносят удары измерительным молотком и измеряют вибрационный отклик. Возбуждение должно обеспечивать отклик блока по шести степеням свободы, что на практике проще всего обеспечить нанесением ударов по разным граням блока в трех направлениях: X, Y и Z. Как и при измерении вибрации, выбор сочетания точек и направлений ударов осуществляют на основе числа обусловленности соответствующей передаточной матрицы.
На данном шаге выполняют следующие операции:
- возбуждают блок в заданной точке и в заданном направлении с одновременным измерением вибрационного отклика во всех точках установки акселерометров. По результатам измерений вынуждающей силы и отклика рассчитывают соответствующие элементы матрицы частотной характеристики;
- повторяют операцию для всех точек возбуждения, строя матрицу частотной характеристики Ymeas размерности m x n (m — число точек возбуждения, n — число точек измерения отклика):
где — частотно-зависимое отношение комплексного ускорения к комплексной силе;
- перенося шесть векторов силы QC,k из точек приложения возбуждения в эквивалентную точку контакта, получают матрицу эквивалентной силы QC размерности 6 x n;
- определяют матрицу ускоряемости в эквивалентной точке контакта по формуле
При соединении источника с приемником следует контролировать и регистрировать момент затяжки в соединении. Статическое положение источника должно быть неизменным. Если размеры источника нельзя считать малыми, а область контакта источника с приемником точечной, то для соединения могут быть использованы промежуточные устройства (вставки, упругие опоры), которые не должны нарушать механическую связь источника с приемником и которые рассматривают как составные части источника.
Процедуру, описанную на шаге 3, повторяют для сборки из источника и приемника.
Входной импеданс источника ZAC рассчитывают на основе полученных в ходе измерений импедансов в эквивалентной точке контакта для блока приемника ZTB и для его сборки с источником ZCoup1 по формуле
Частотные характеристики источника могут быть представлены через матрицу подвижности через решение уравнения
Используя постоянно установленные на блоке-приемнике акселерометры, выполняют измерения ускорений в разных точках блока при работающем источнике и формируют частотно-зависимую матрицу ускорений.
Матрица ускорений имеет размерность m x m, где диагональным элементам соответствуют автоспектры для точек установки акселерометров, а недиагональным — соответствующие взаимные спектры:
Ускорения в эквивалентной точке контакта получают по формуле
На основе результатов, полученных на предыдущих шагах выполнения процедуры, вычисляют затормаживающую силу для источника по формуле
Быструю оценку точности выполненных измерений можно получить, сравнивая измеренные и прогнозируемые (расчетные) скорости в эквивалентной точке контакта, т.е. соответственно
БИБЛИОГРАФИЯ
Иллюстрации
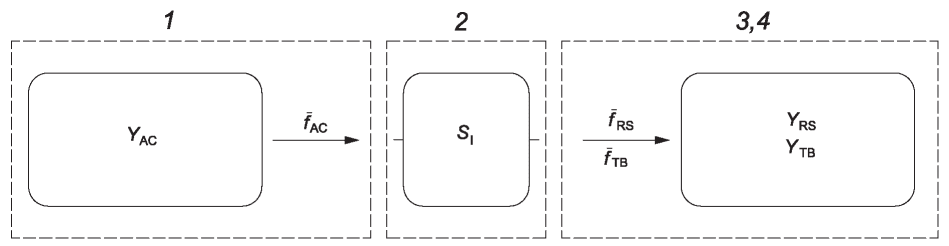
\overline{f_{d}}
\overline{f_{d}}
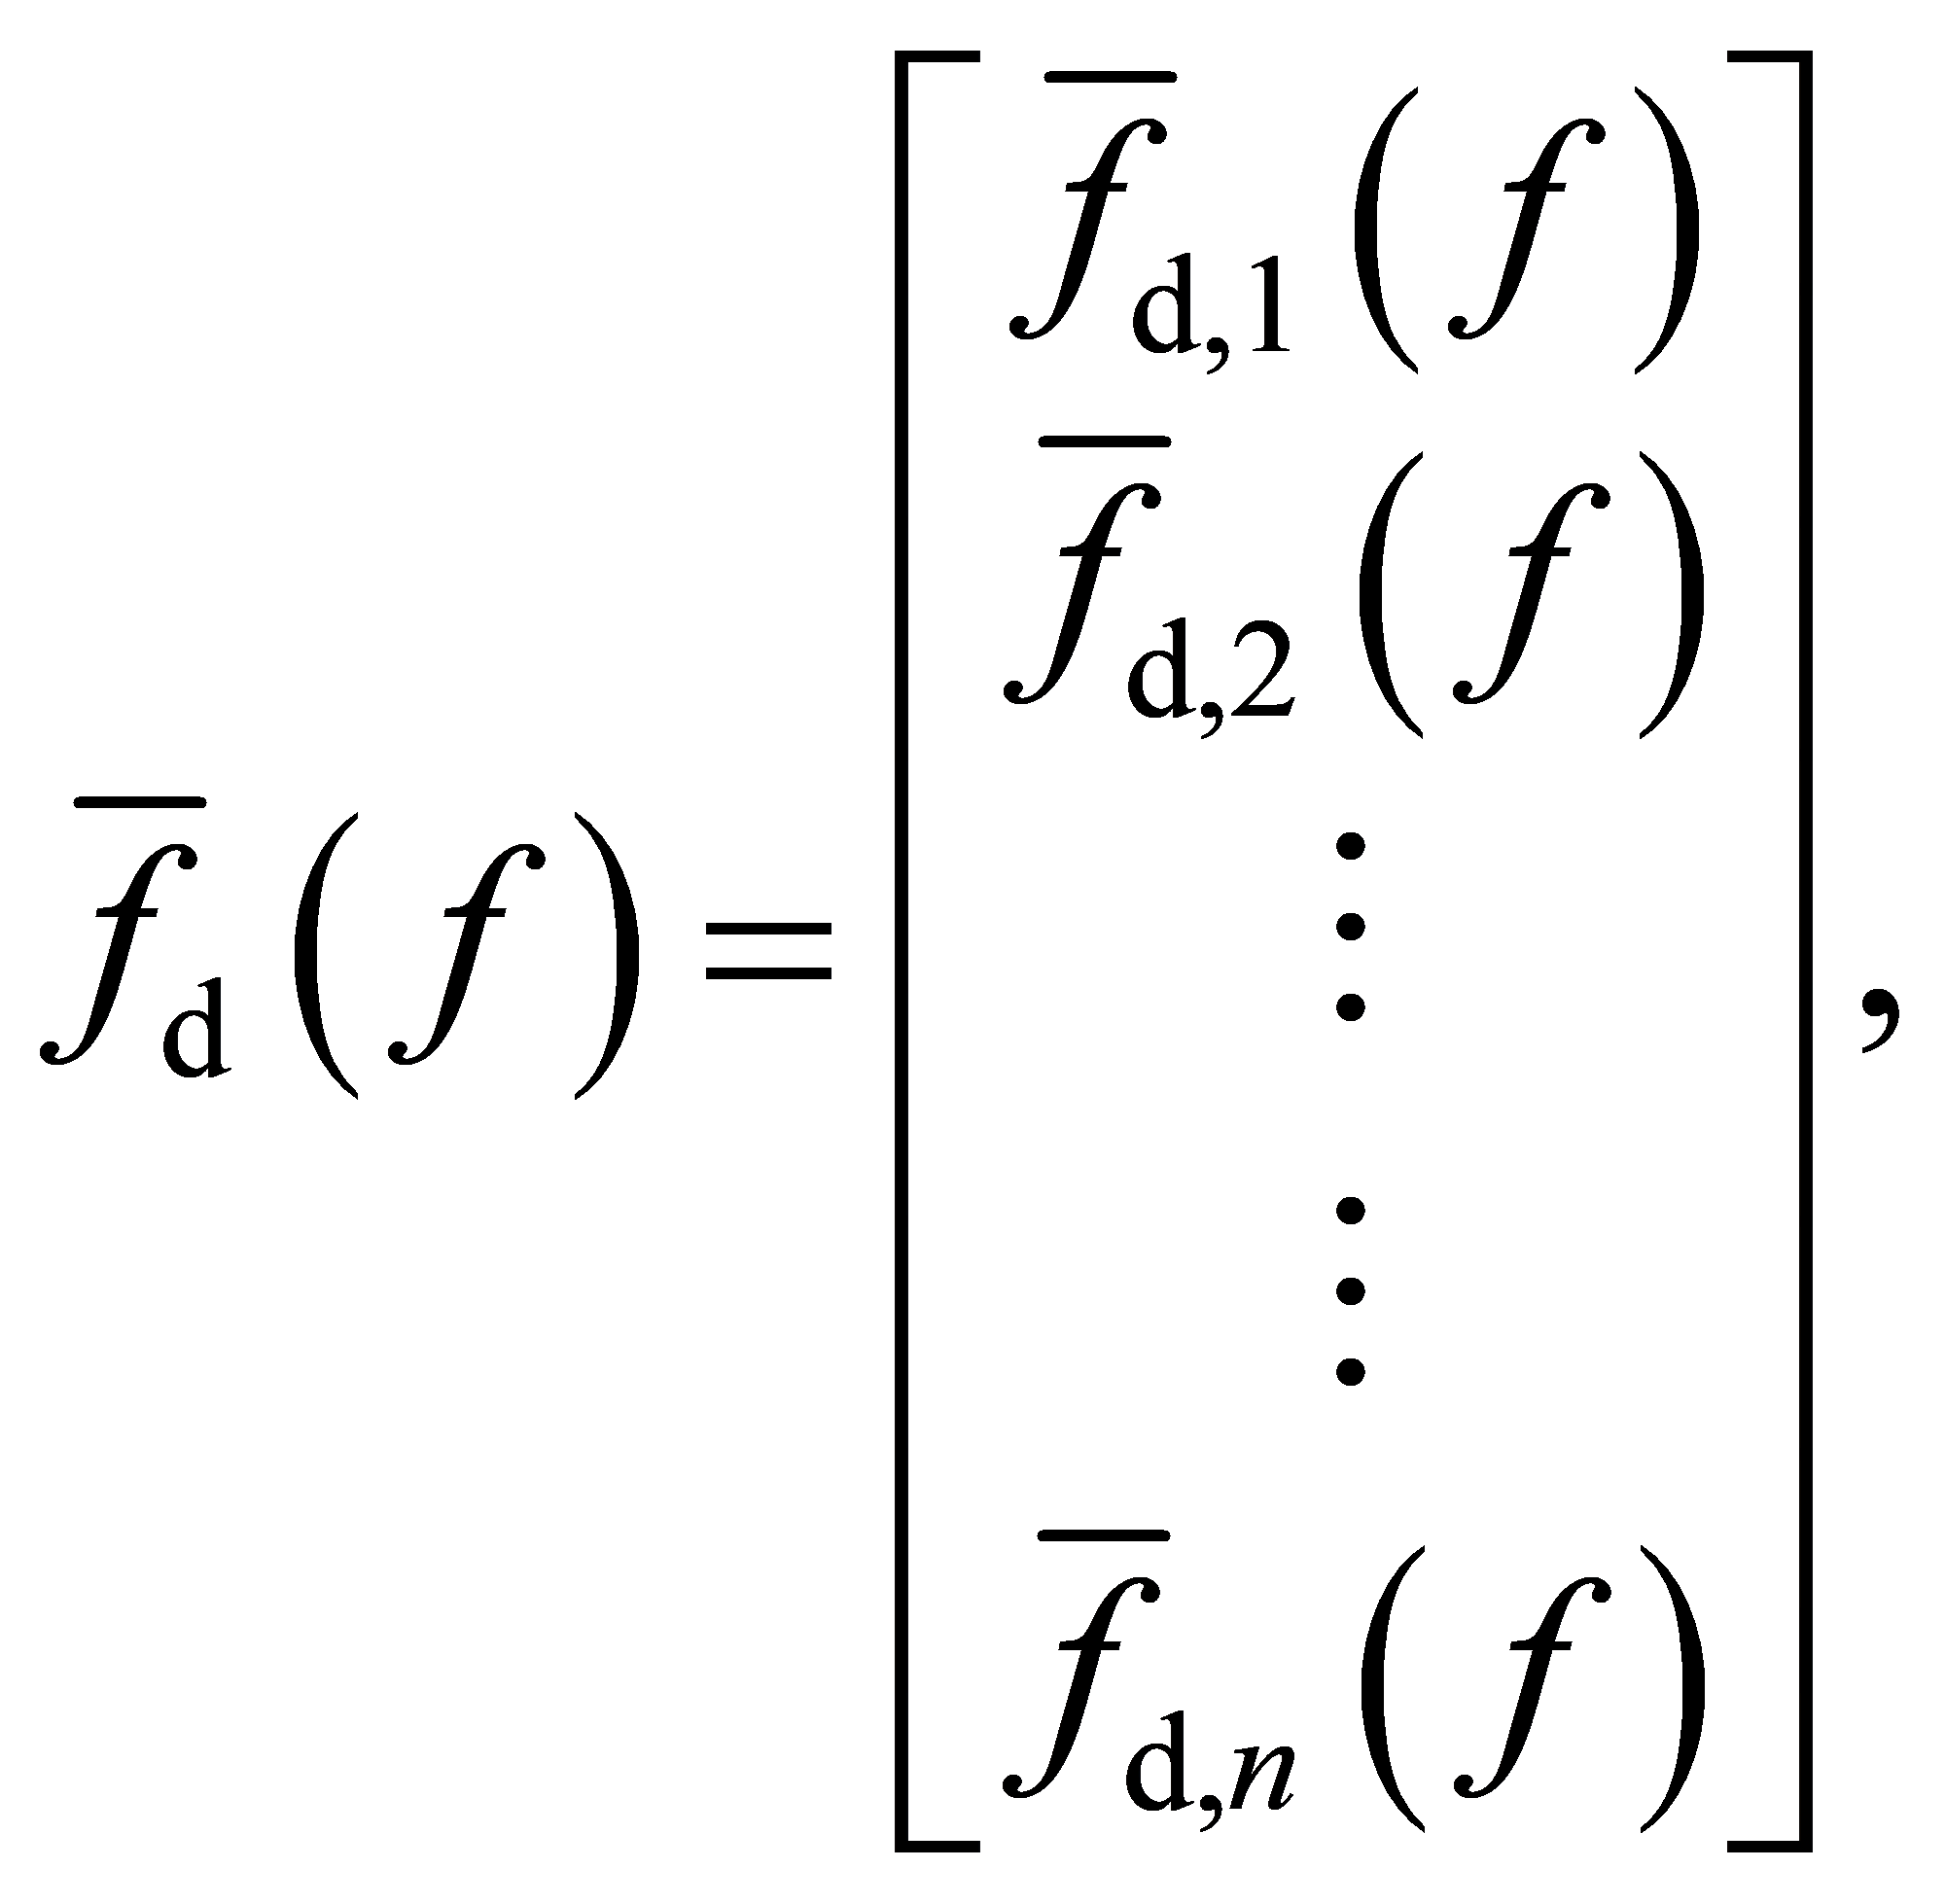
\overline{f_{AC}}
\overline{f_{RS}}
\overline{f_{TB}}
\overline{f_{RS_pred}}
\overline{f_{TB_meas}}
\overline{f_{AC}} = \overline{f_{RS}}
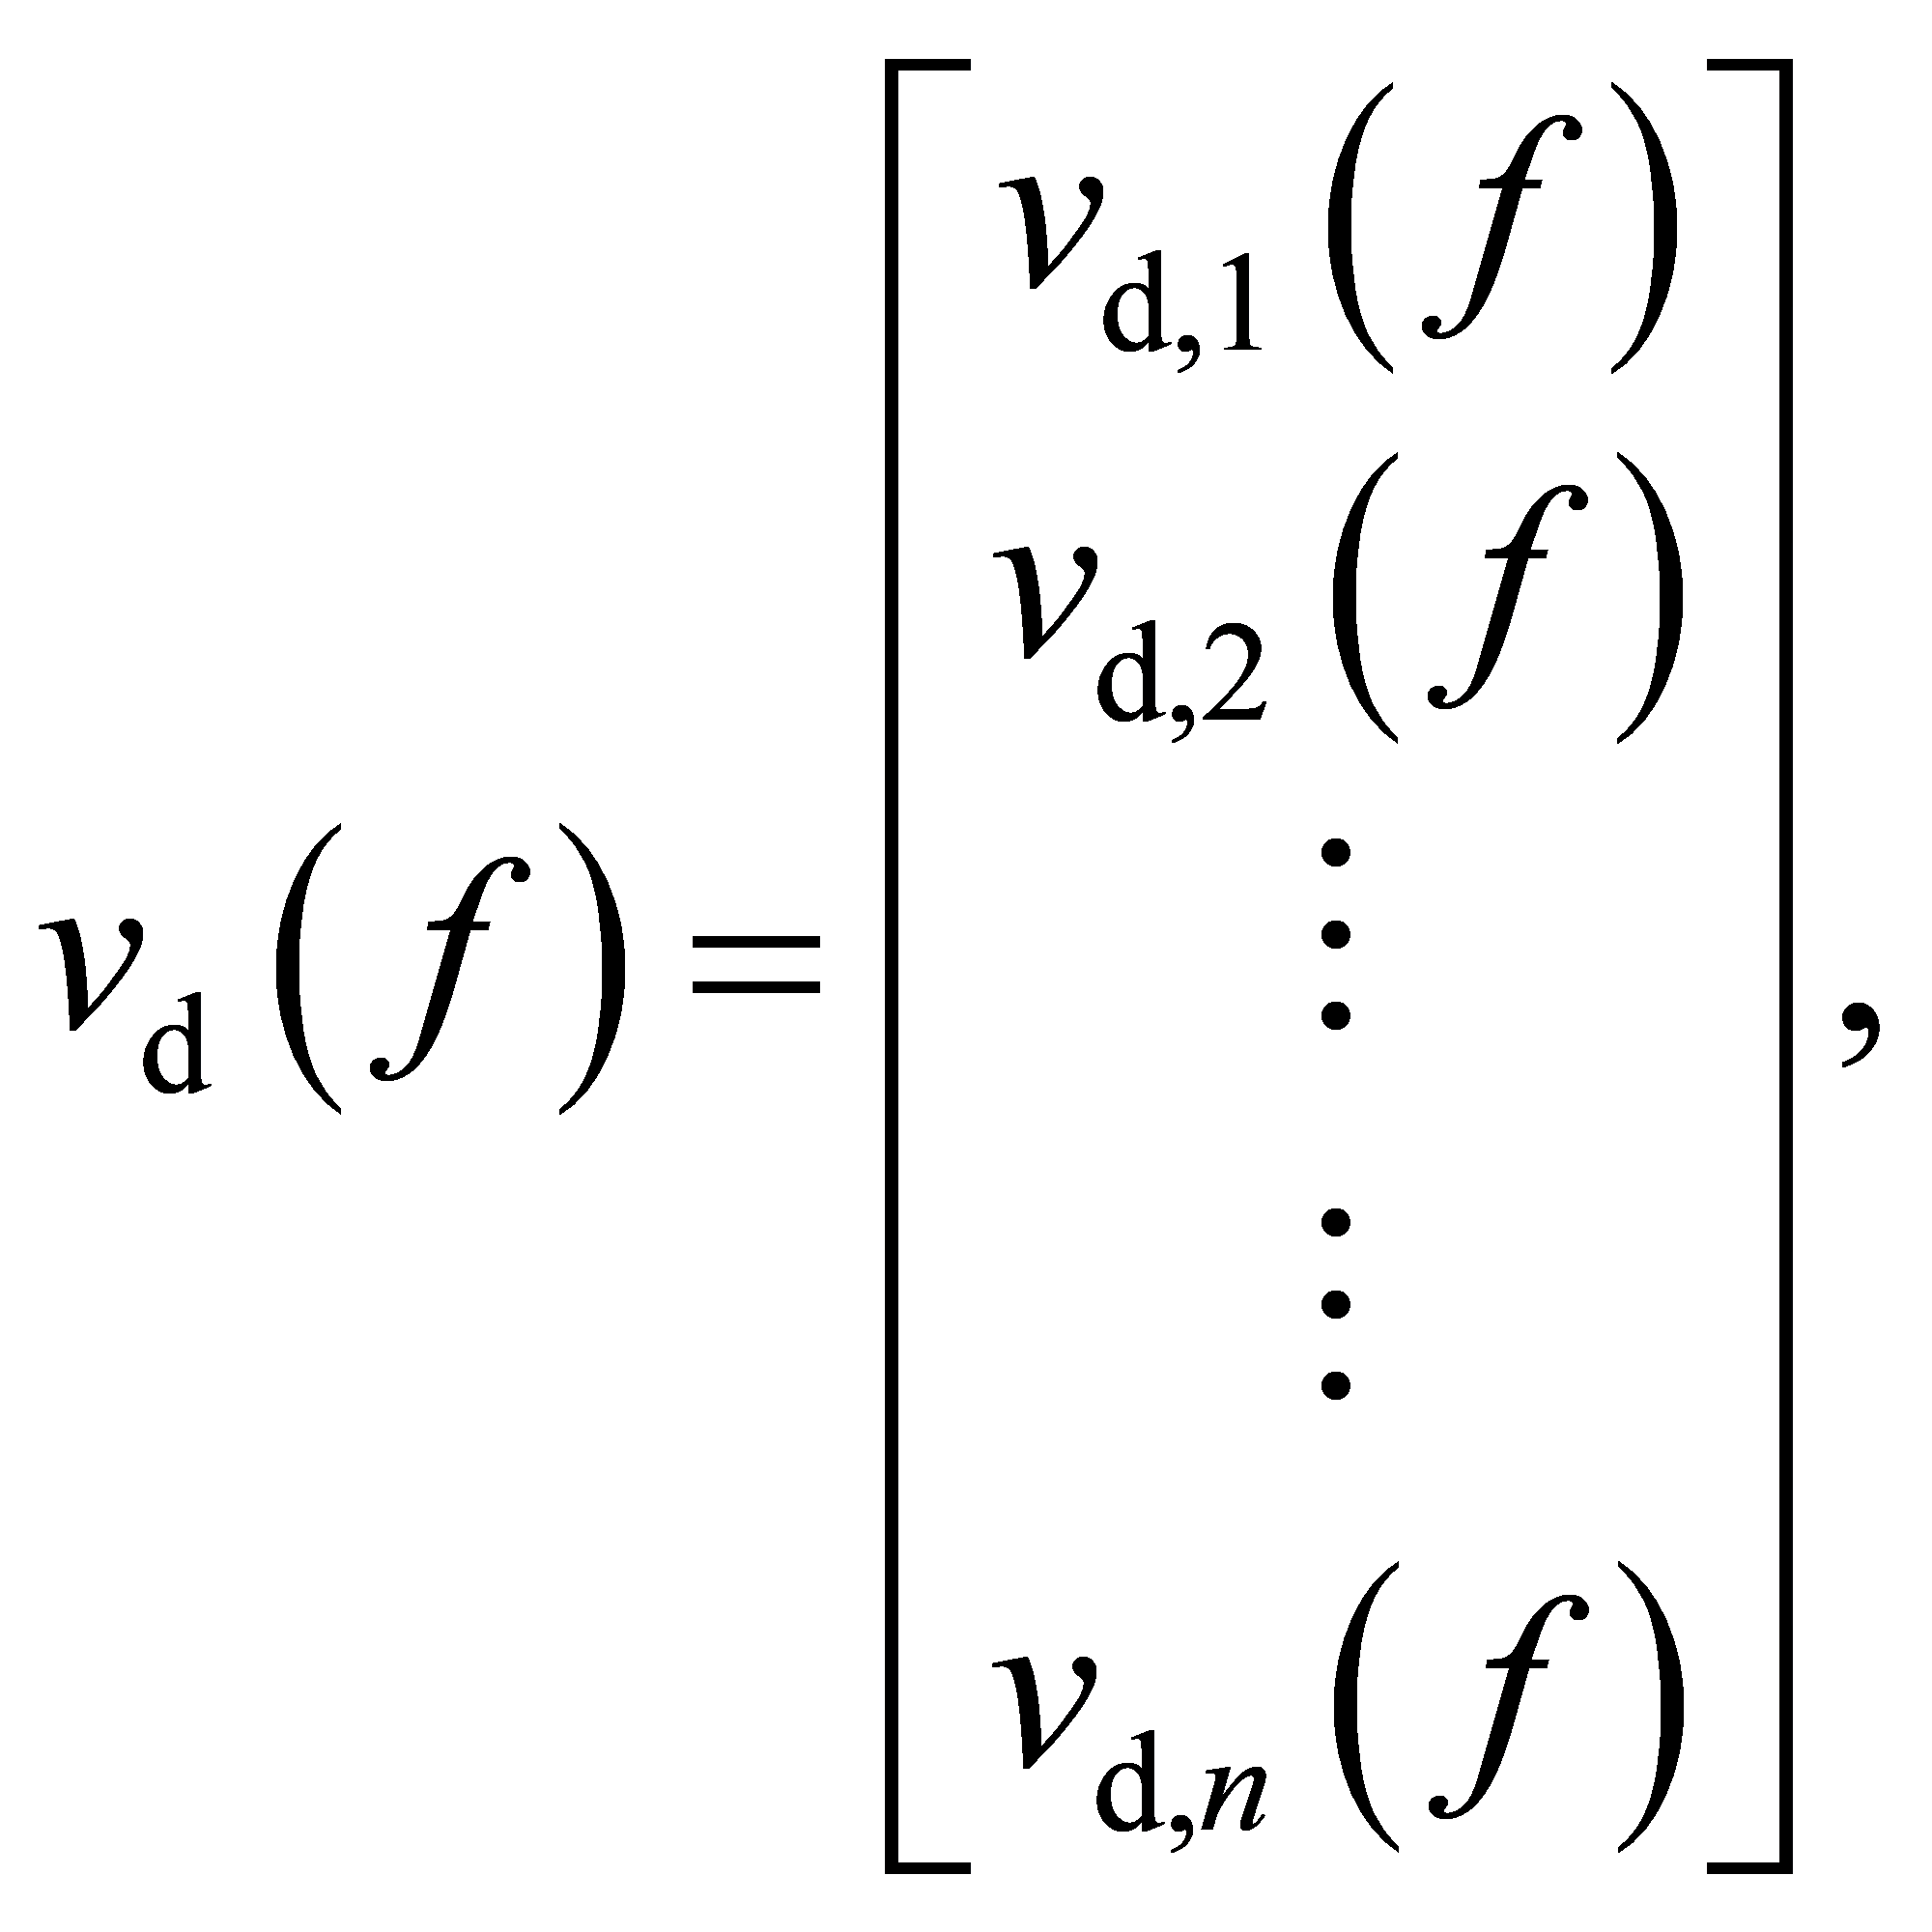
Z_{blocked} = Y_{free}^{- 1}.
\frac{x_{i}}{\overline{f_{J}}}
Y_{freeij} = \frac{v_{i}}{\overline{f_{J}}}
\frac{a_{i}}{\overline{f_{J}}}
\frac{\overline{f_{J}}}{x_{i}}
Z_{blockedij} = \frac{\overline{f_{J}}}{v_{i}}
\frac{\overline{f_{J}}}{a_{i}}
S_{I} = \omega^{2}K_{I}^{* - 1}
S_{I} = j\omega K_{I}^{* - 1}
S_{I} = K_{I}^{* - 1}
K_{I}^{*}
\overline{f_{RS}} = [Y_{RS} + Y_{AC} + S_{I}]^{- 1} \cdot [Y_{TB} + Y_{AC} + S_{I}] \cdot \overline{f_{TB}},
\overline{f_{RS}}
\overline{f_{TB}}
\overline{f_{TB_meas}}
\overline{f_{RS_predict}}
\overline{f_{RS_predict}} = [Y_{RS} + Y_{AC} + S_{I}]^{- 1} \cdot [Y_{TB} + Y_{AC} + S_{I}] \cdot \overline{f_{TB_meas}}.
\overline{f_{RS_meas}}
\overline{f_{TB_predict}}
\overline{f_{TB_predict}} = [Y_{TB} + Y_{AC} + S_{I}]^{- 1} \cdot [Y_{RS} + Y_{AC} + S_{I}] \cdot \overline{f_{RS_meas}}.
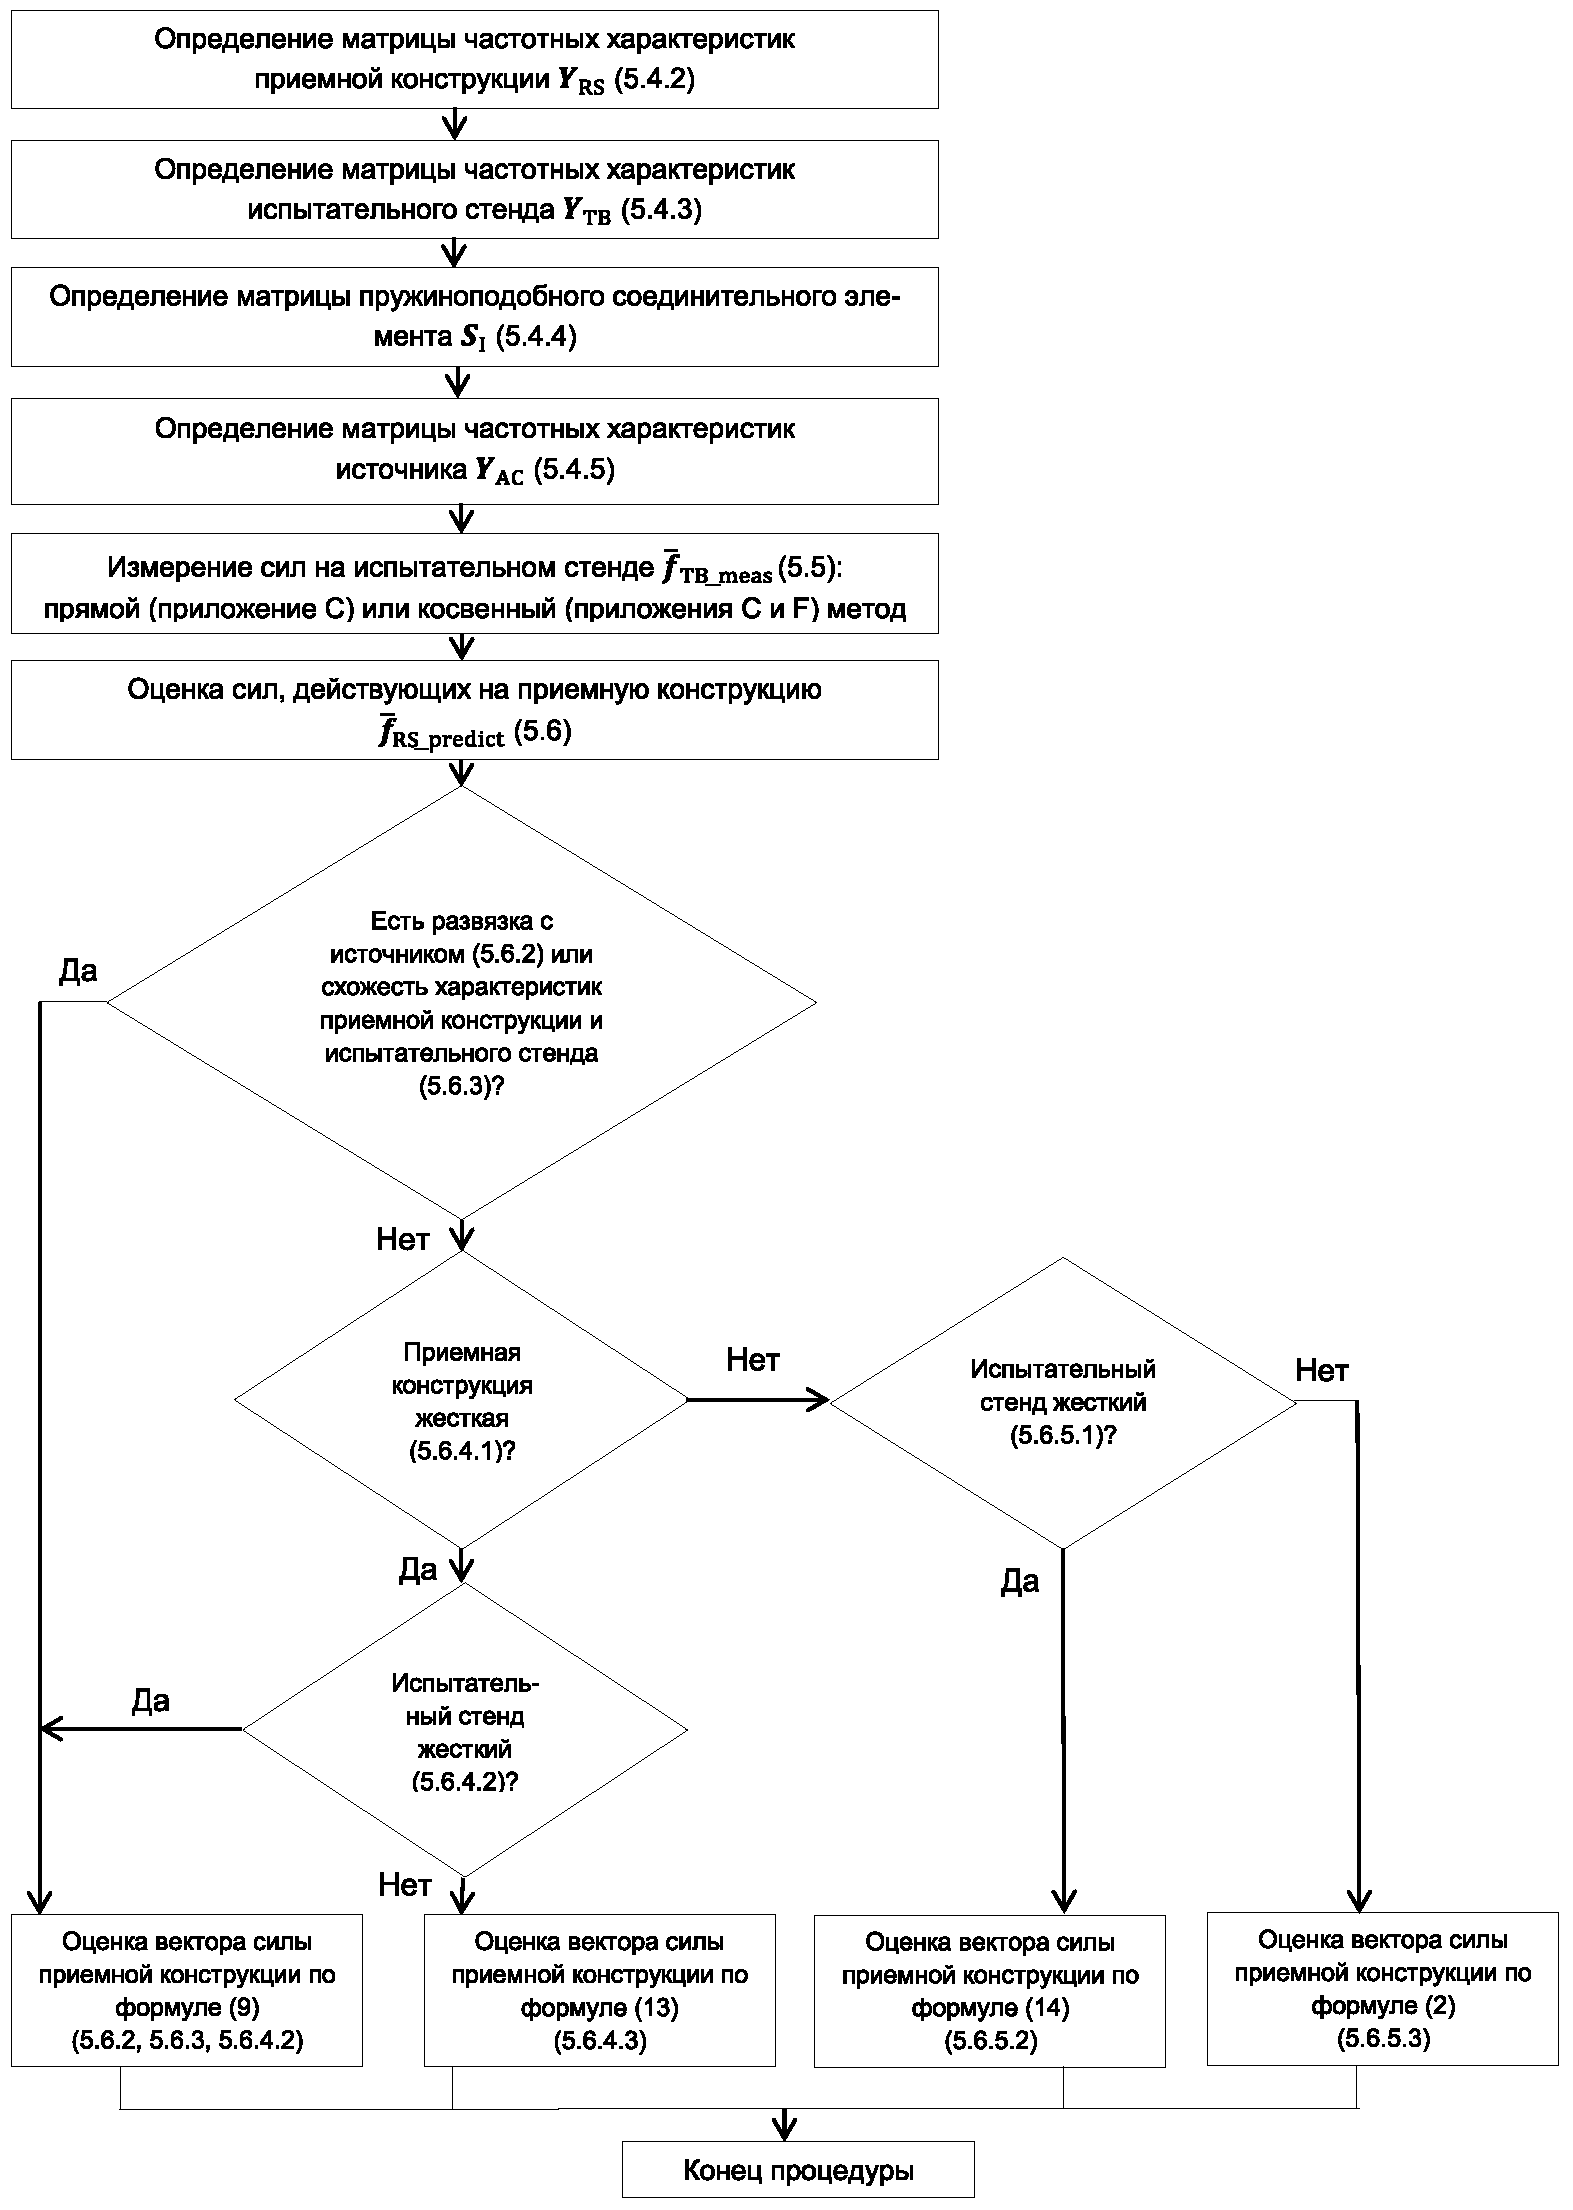
\overline{f_{RS_predict}} = [Y_{RS} + Y_{AC}]^{- 1} \cdot [Y_{TB} + Y_{AC}] \cdot \overline{f_{TB_meas}}.
Y_{AC:TB} = [Y_{AC}^{- 1} + Y_{TB}^{- 1}]^{- 1},
Y_{AC} = Y_{AC:TB} \cdot [I - Y_{TB}^{- 1} \cdot Y_{AC:TB}]^{- 1}.
\overline{f_{TB_meas}}
\overline{f_{RS_{predict}}} = \overline{f_{TB_{meas}}},
Y_{RS} \approx Y_{TB}.
\overline{f_{RS_{predict}}} = \overline{f_{TB_{meas}}}.
\overline{f_{RS_{predict}}} = \overline{f_{TB_{meas}}}.
\overline{f_{RS_predict}} = [Y_{AC} + S_{I}]^{- 1} \cdot [Y_{TB} + Y_{AC} + S_{I}] \cdot \overline{f_{TB_meas}}.
\overline{f_{RS_predict}} = [Y_{RS} + Y_{AC} + S_{I}]^{- 1} \cdot [Y_{AC} + S_{I}] \cdot \overline{f_{TB_meas}}.
\overline{f_{RS_predict}} = [Y_{RS} + Y_{AC} + S_{I}]^{- 1} \cdot [Y_{TB} + Y_{AC} + S_{I}] \cdot \overline{f_{TB_meas}}.
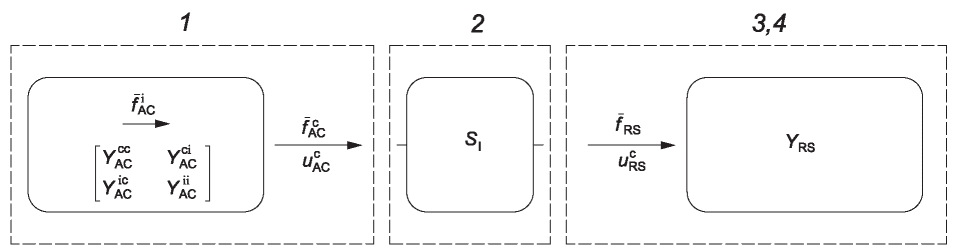
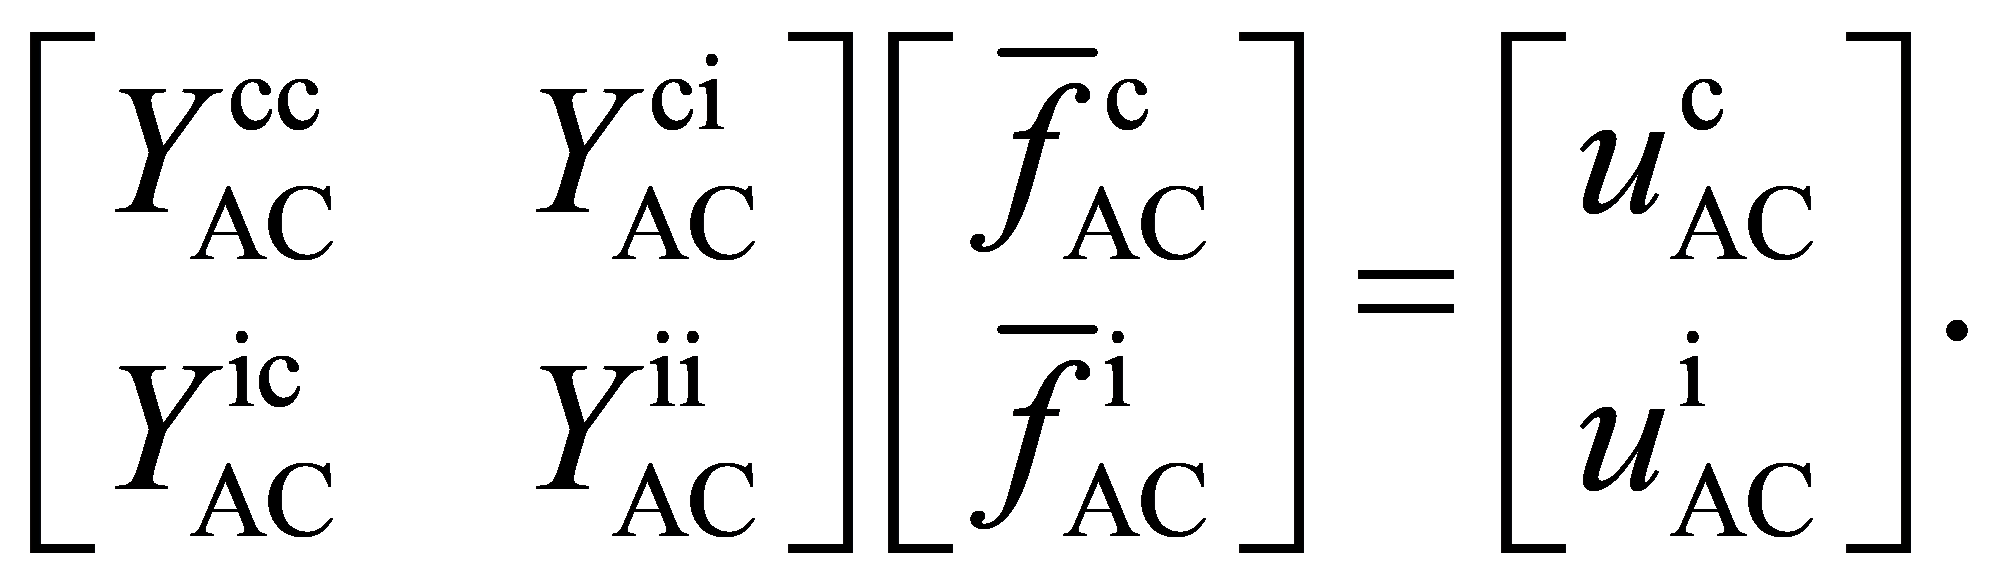
Y_{RS}^{c}\overline{f_{RS}^{c}} = u_{RS}^{c}.
\overline{f_{AC}^{c}} = - \overline{f_{RS}^{c}}.
u_{AC}^{c} - u_{RS}^{c} = S_{I}\overline{f_{RS}^{c}}.
Y_{AC}^{ci}\overline{f_{AC}^{i}} = u_{AC}^{c} - Y_{AC}^{cc}\overline{f_{AC}^{c}}.
\overline{f_{AC}^{c}}
u_{AC}^{c}
Y_{AC}^{ci}\overline{f_{AC}^{i}} = u_{RS}^{c} + S_{I}\overline{f_{RS}^{c}} + Y_{AC}^{cc}\overline{f_{RS}^{c}}.
Y_{AC}^{ci}\overline{f_{AC}^{i}} = [Y_{RS}^{c} + Y_{AC}^{cc} + S_{I}]\overline{f_{RS}^{c}}.
\overline{f_{AC}^{i}}
Y_{AC}^{ci}\overline{f_{AC}^{i}} = [Y_{TB}^{c} + Y_{AC}^{cc} + S_{I}]\overline{f_{TB}^{c}}.
[Y_{RS}^{c} + Y_{AC}^{cc} + S_{I}]\overline{f_{RS}^{c}} = [Y_{TB}^{c} + Y_{AC}^{cc} + S_{I}]\overline{f_{TB}^{c}}.
\overline{f_{RS}^{c}} = [Y_{RS}^{c} + Y_{AC}^{cc} + S_{I}]^{- 1} \cdot Y_{AC}^{ci}\overline{f_{AC}^{i}}.
\overline{f_{RS}} = [Y_{RS} + Y_{AC} + S_{I}]^{- 1} \cdot [Y_{TB} + Y_{AC} + S_{I}] \cdot \overline{f_{TB}},
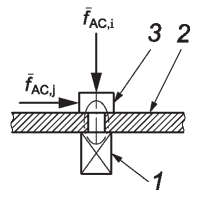
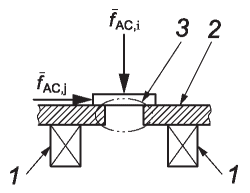
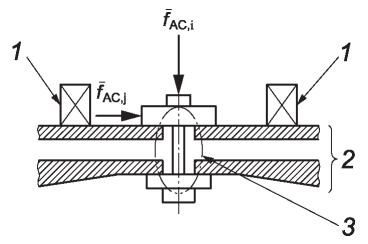
\frac{1}{Y_{i_kk_corrected}} = \frac{1}{Y_{i_kk}} - m.
\overline{f_{TB}}
\overline{f_{RS}}
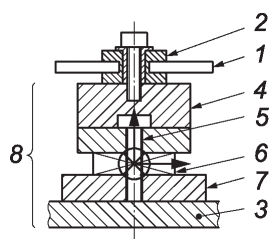
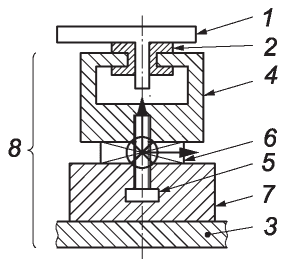
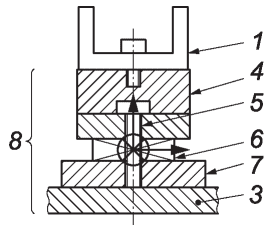
\overline{f_{exc}}
\overline{f_{sens_meas}}
T \cdot \overline{f_{exc}} = \overline{f_{sens_meas}}.
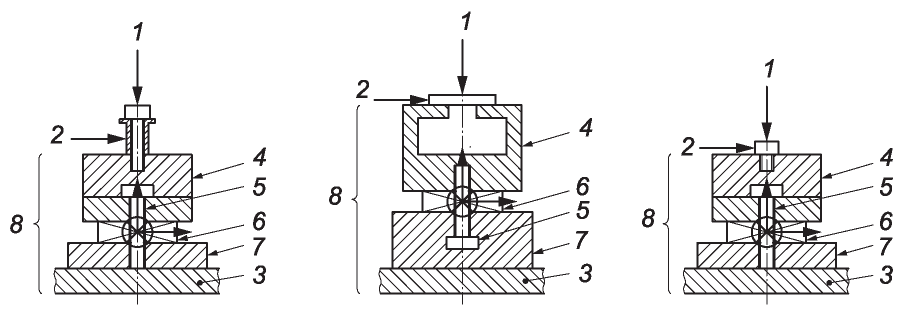
\overline{f_{ext,i}}
\overline{f_{ext,j}}
a_{TB_{op}}
a_{RS_{op}}
\overline{f_{TB_{ind}}}
\overline{f_{TB_{ind}}} = Y_{TB}^{- 1} \cdot a_{TB_{op}}.
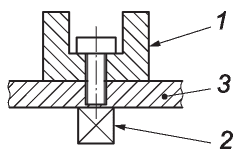
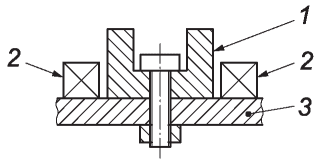
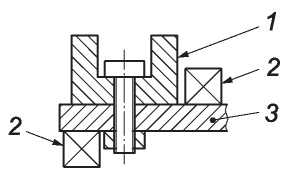
a_{TB_{op}}
\overline{f_{x}}
K_{x}^{*}
\overline{f_{x}} = - \omega^{2}K_{x}^{*}(a_{x_us} - a_{x_ds}).
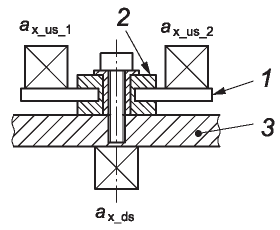
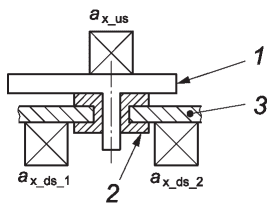
\overline{f_{TB_{sens_meas}}}
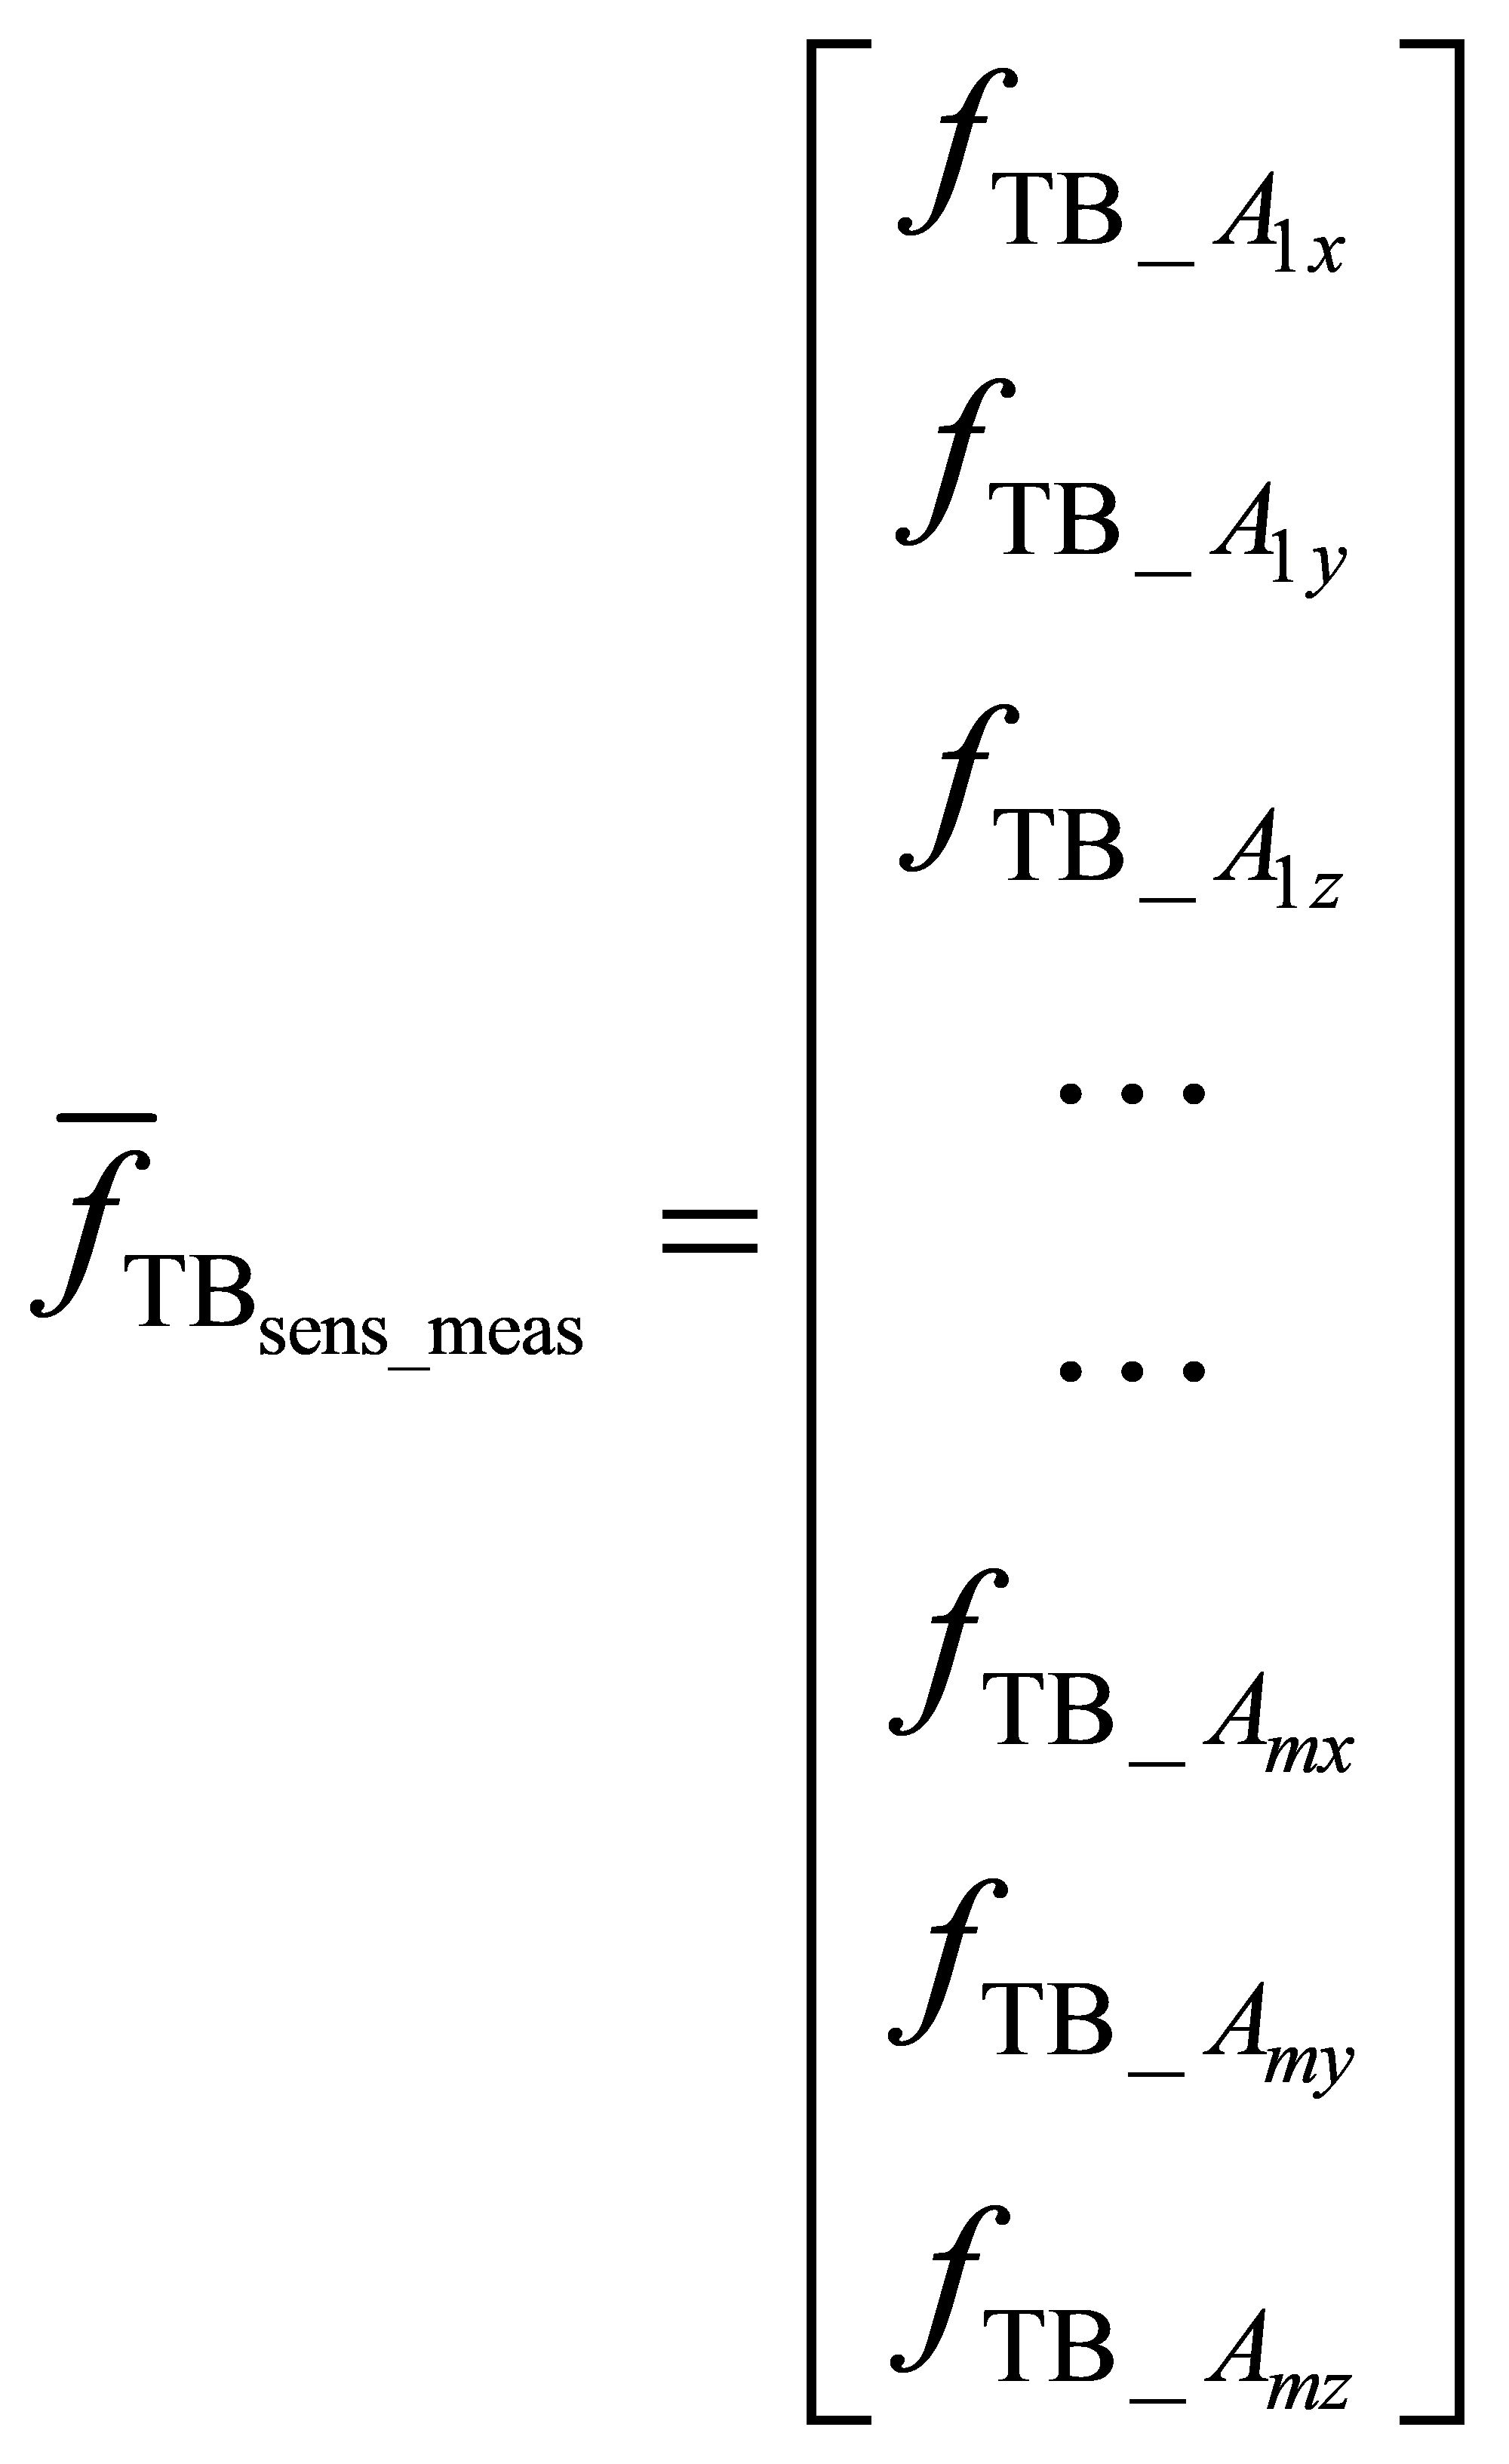
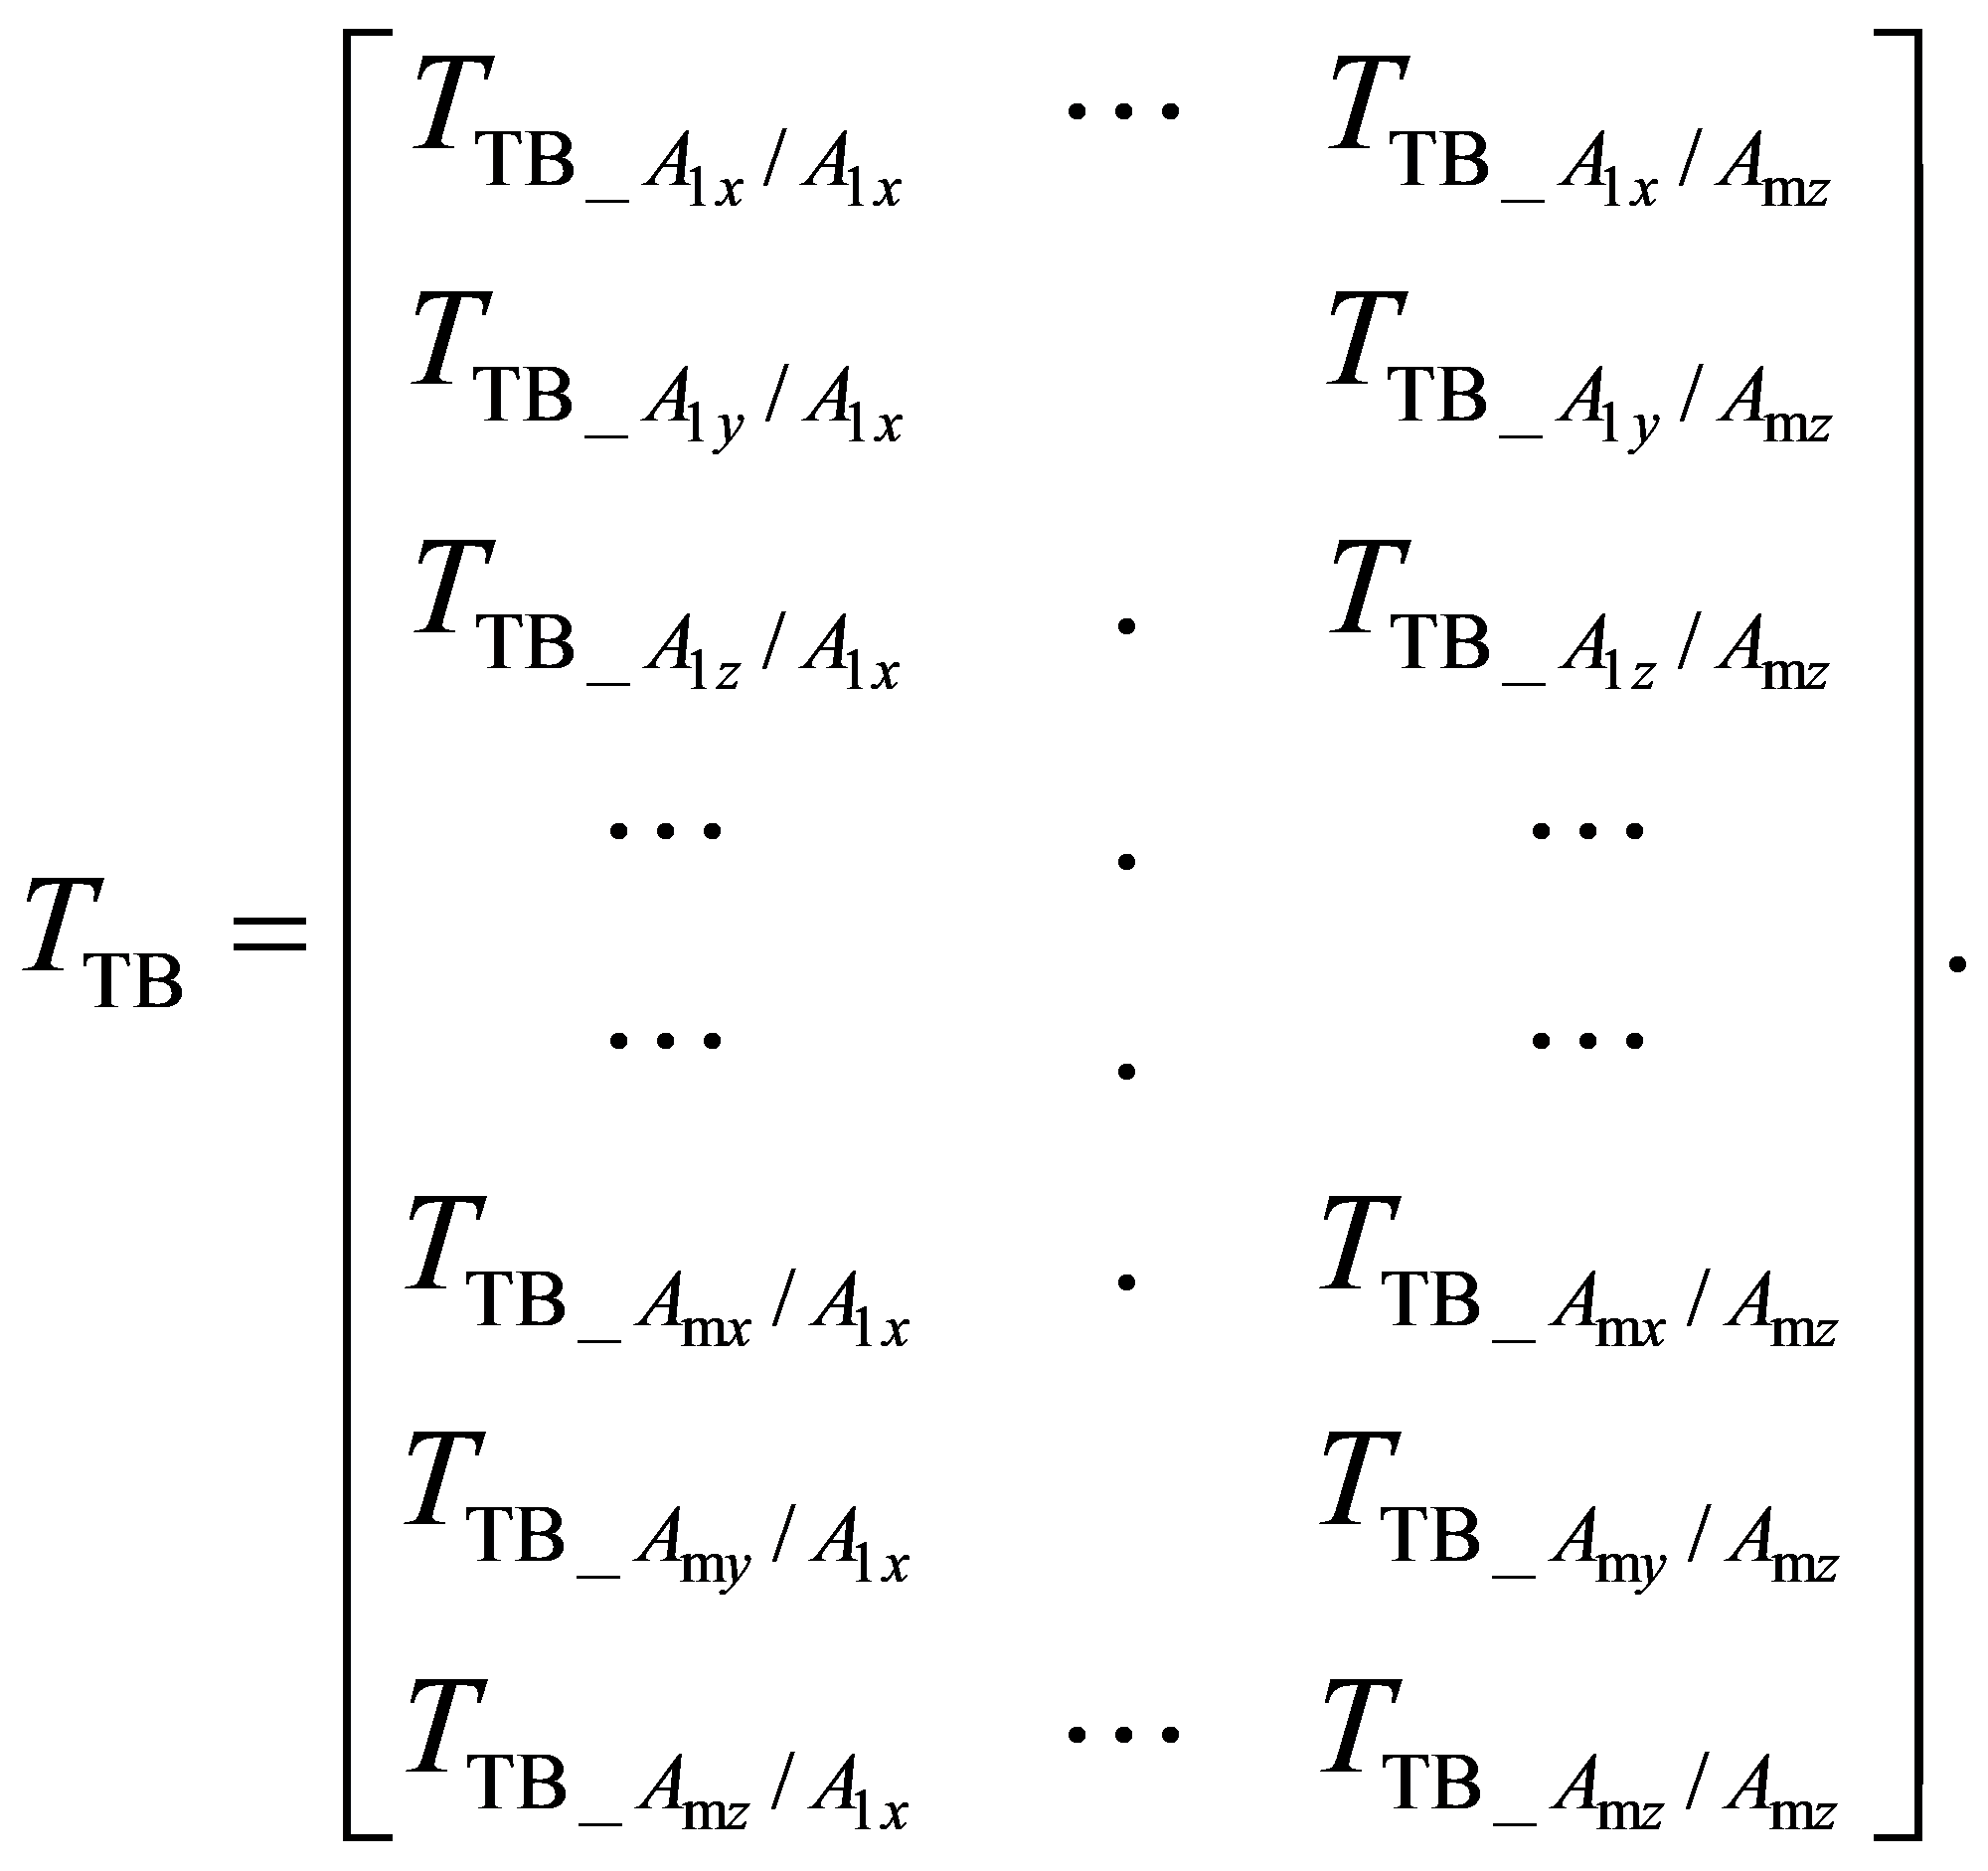
\overline{f_{RS_{sens_meas}}}
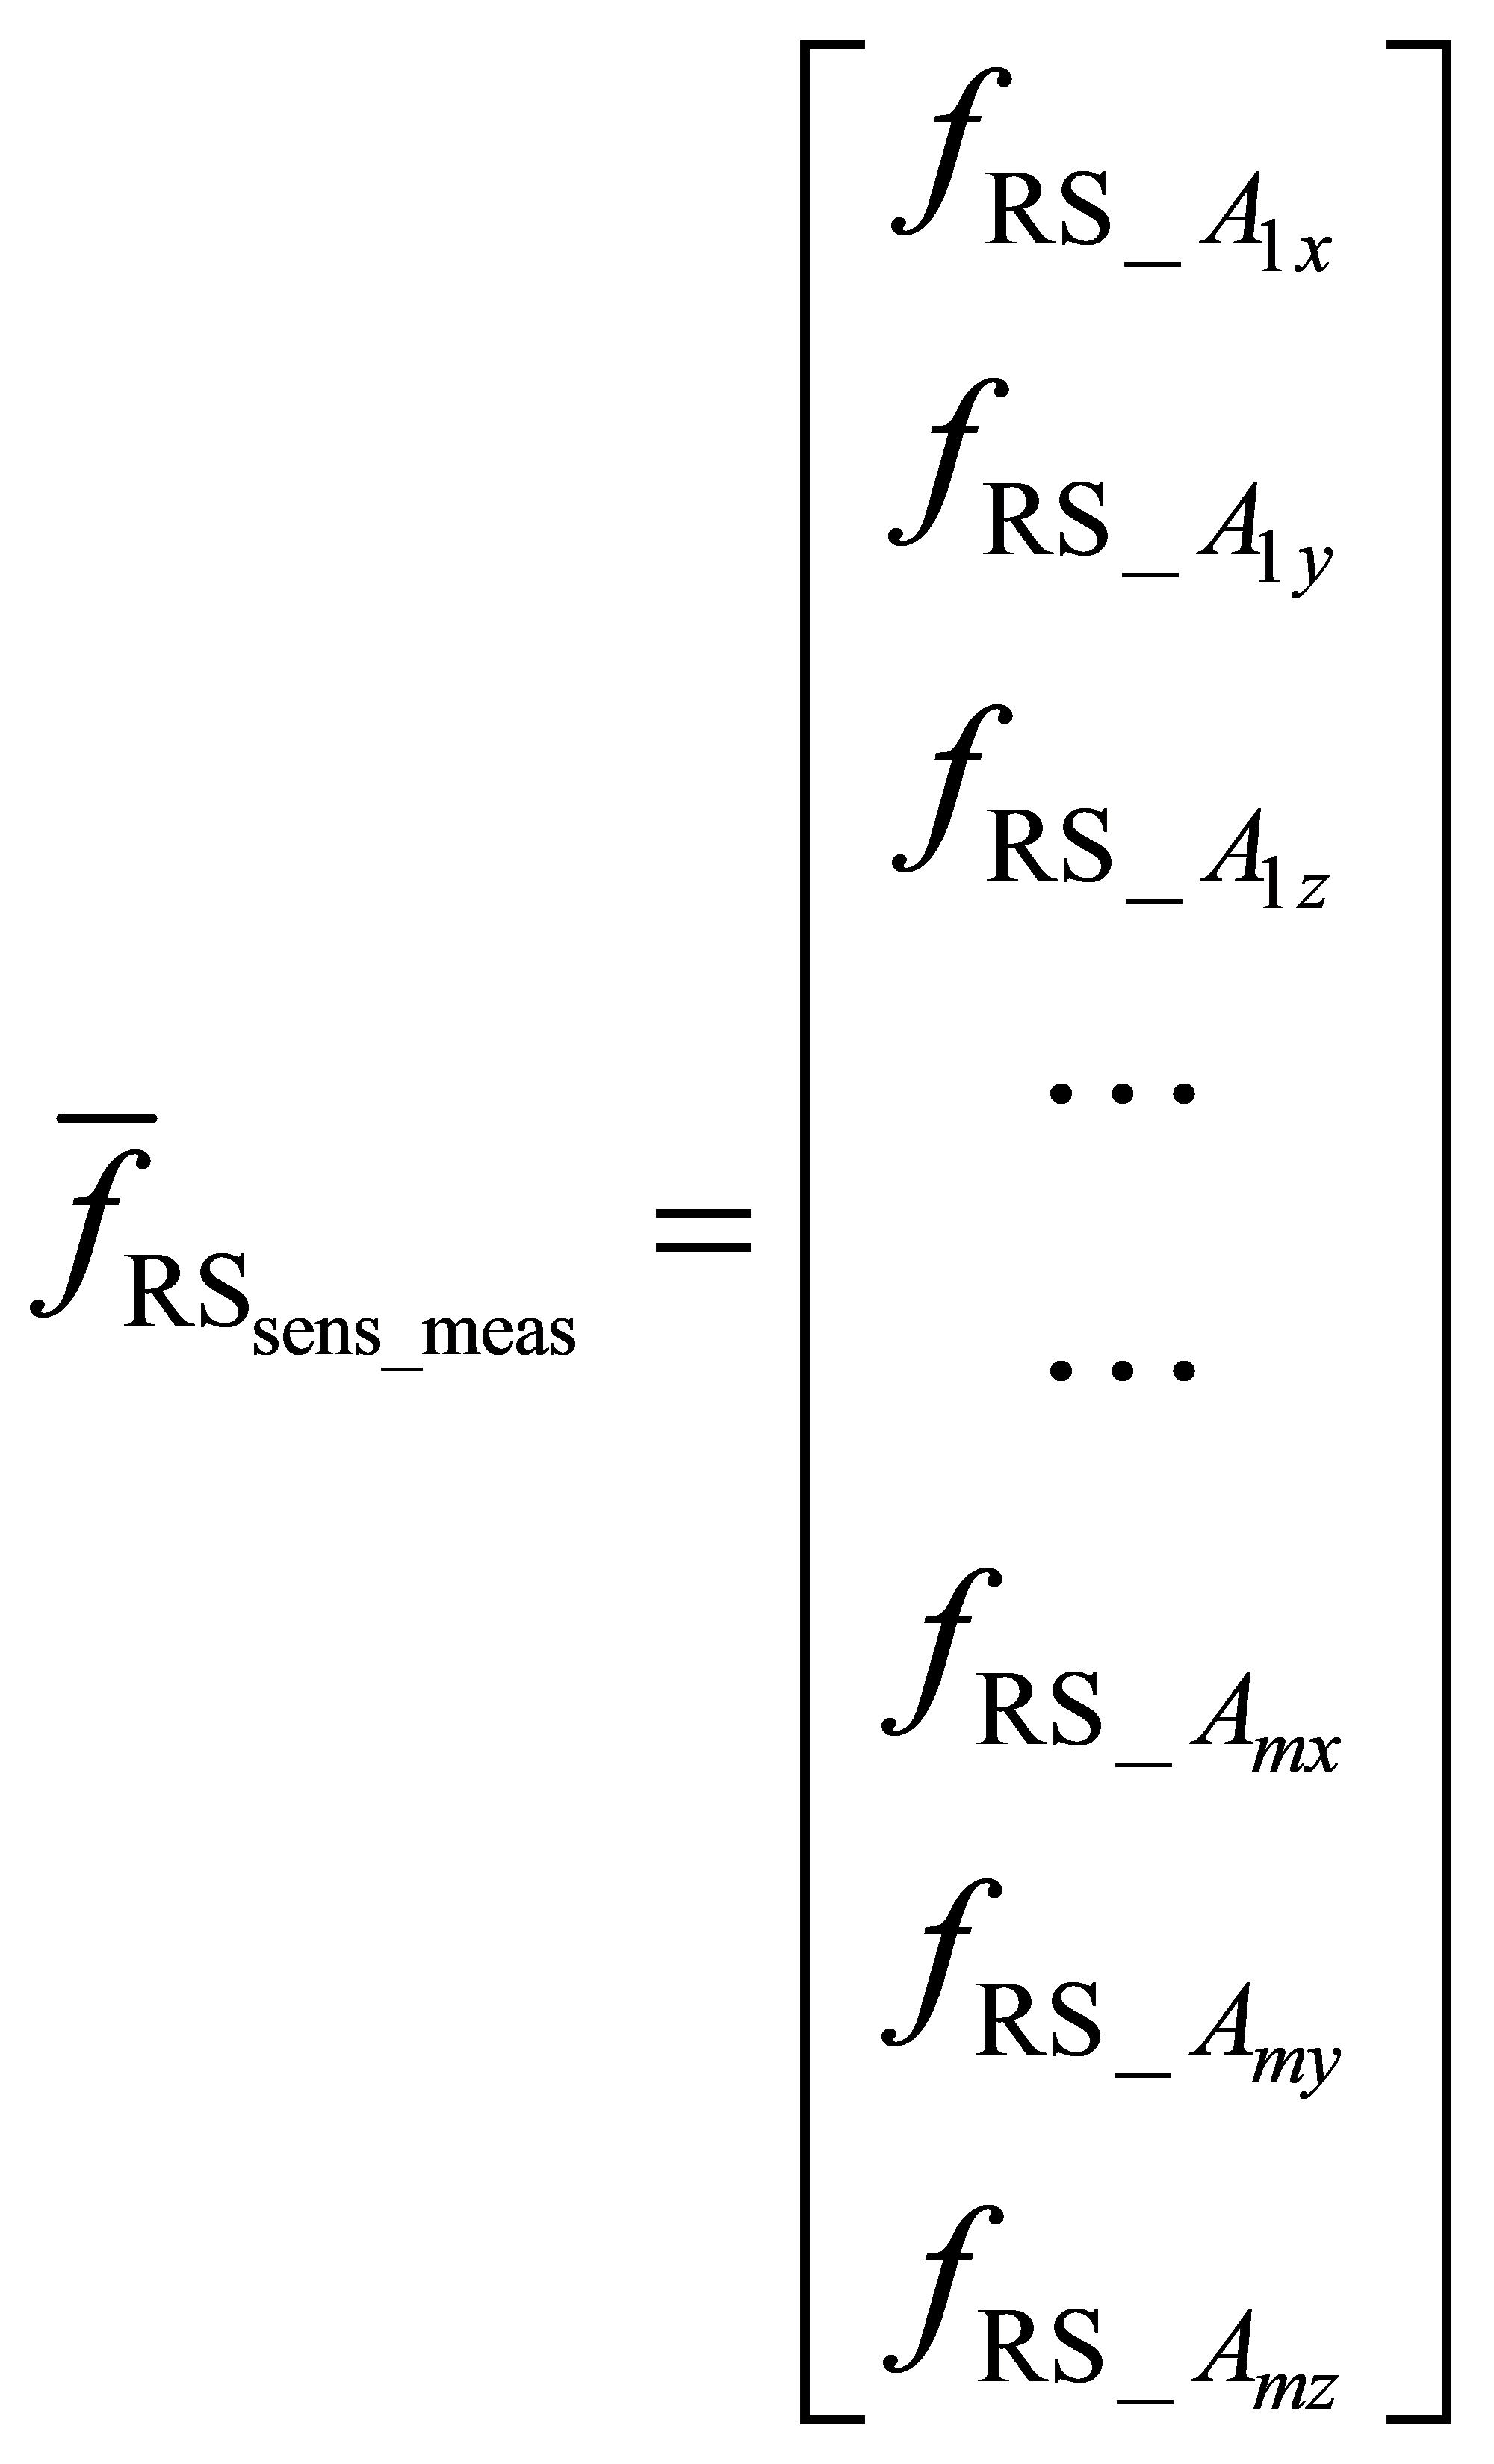
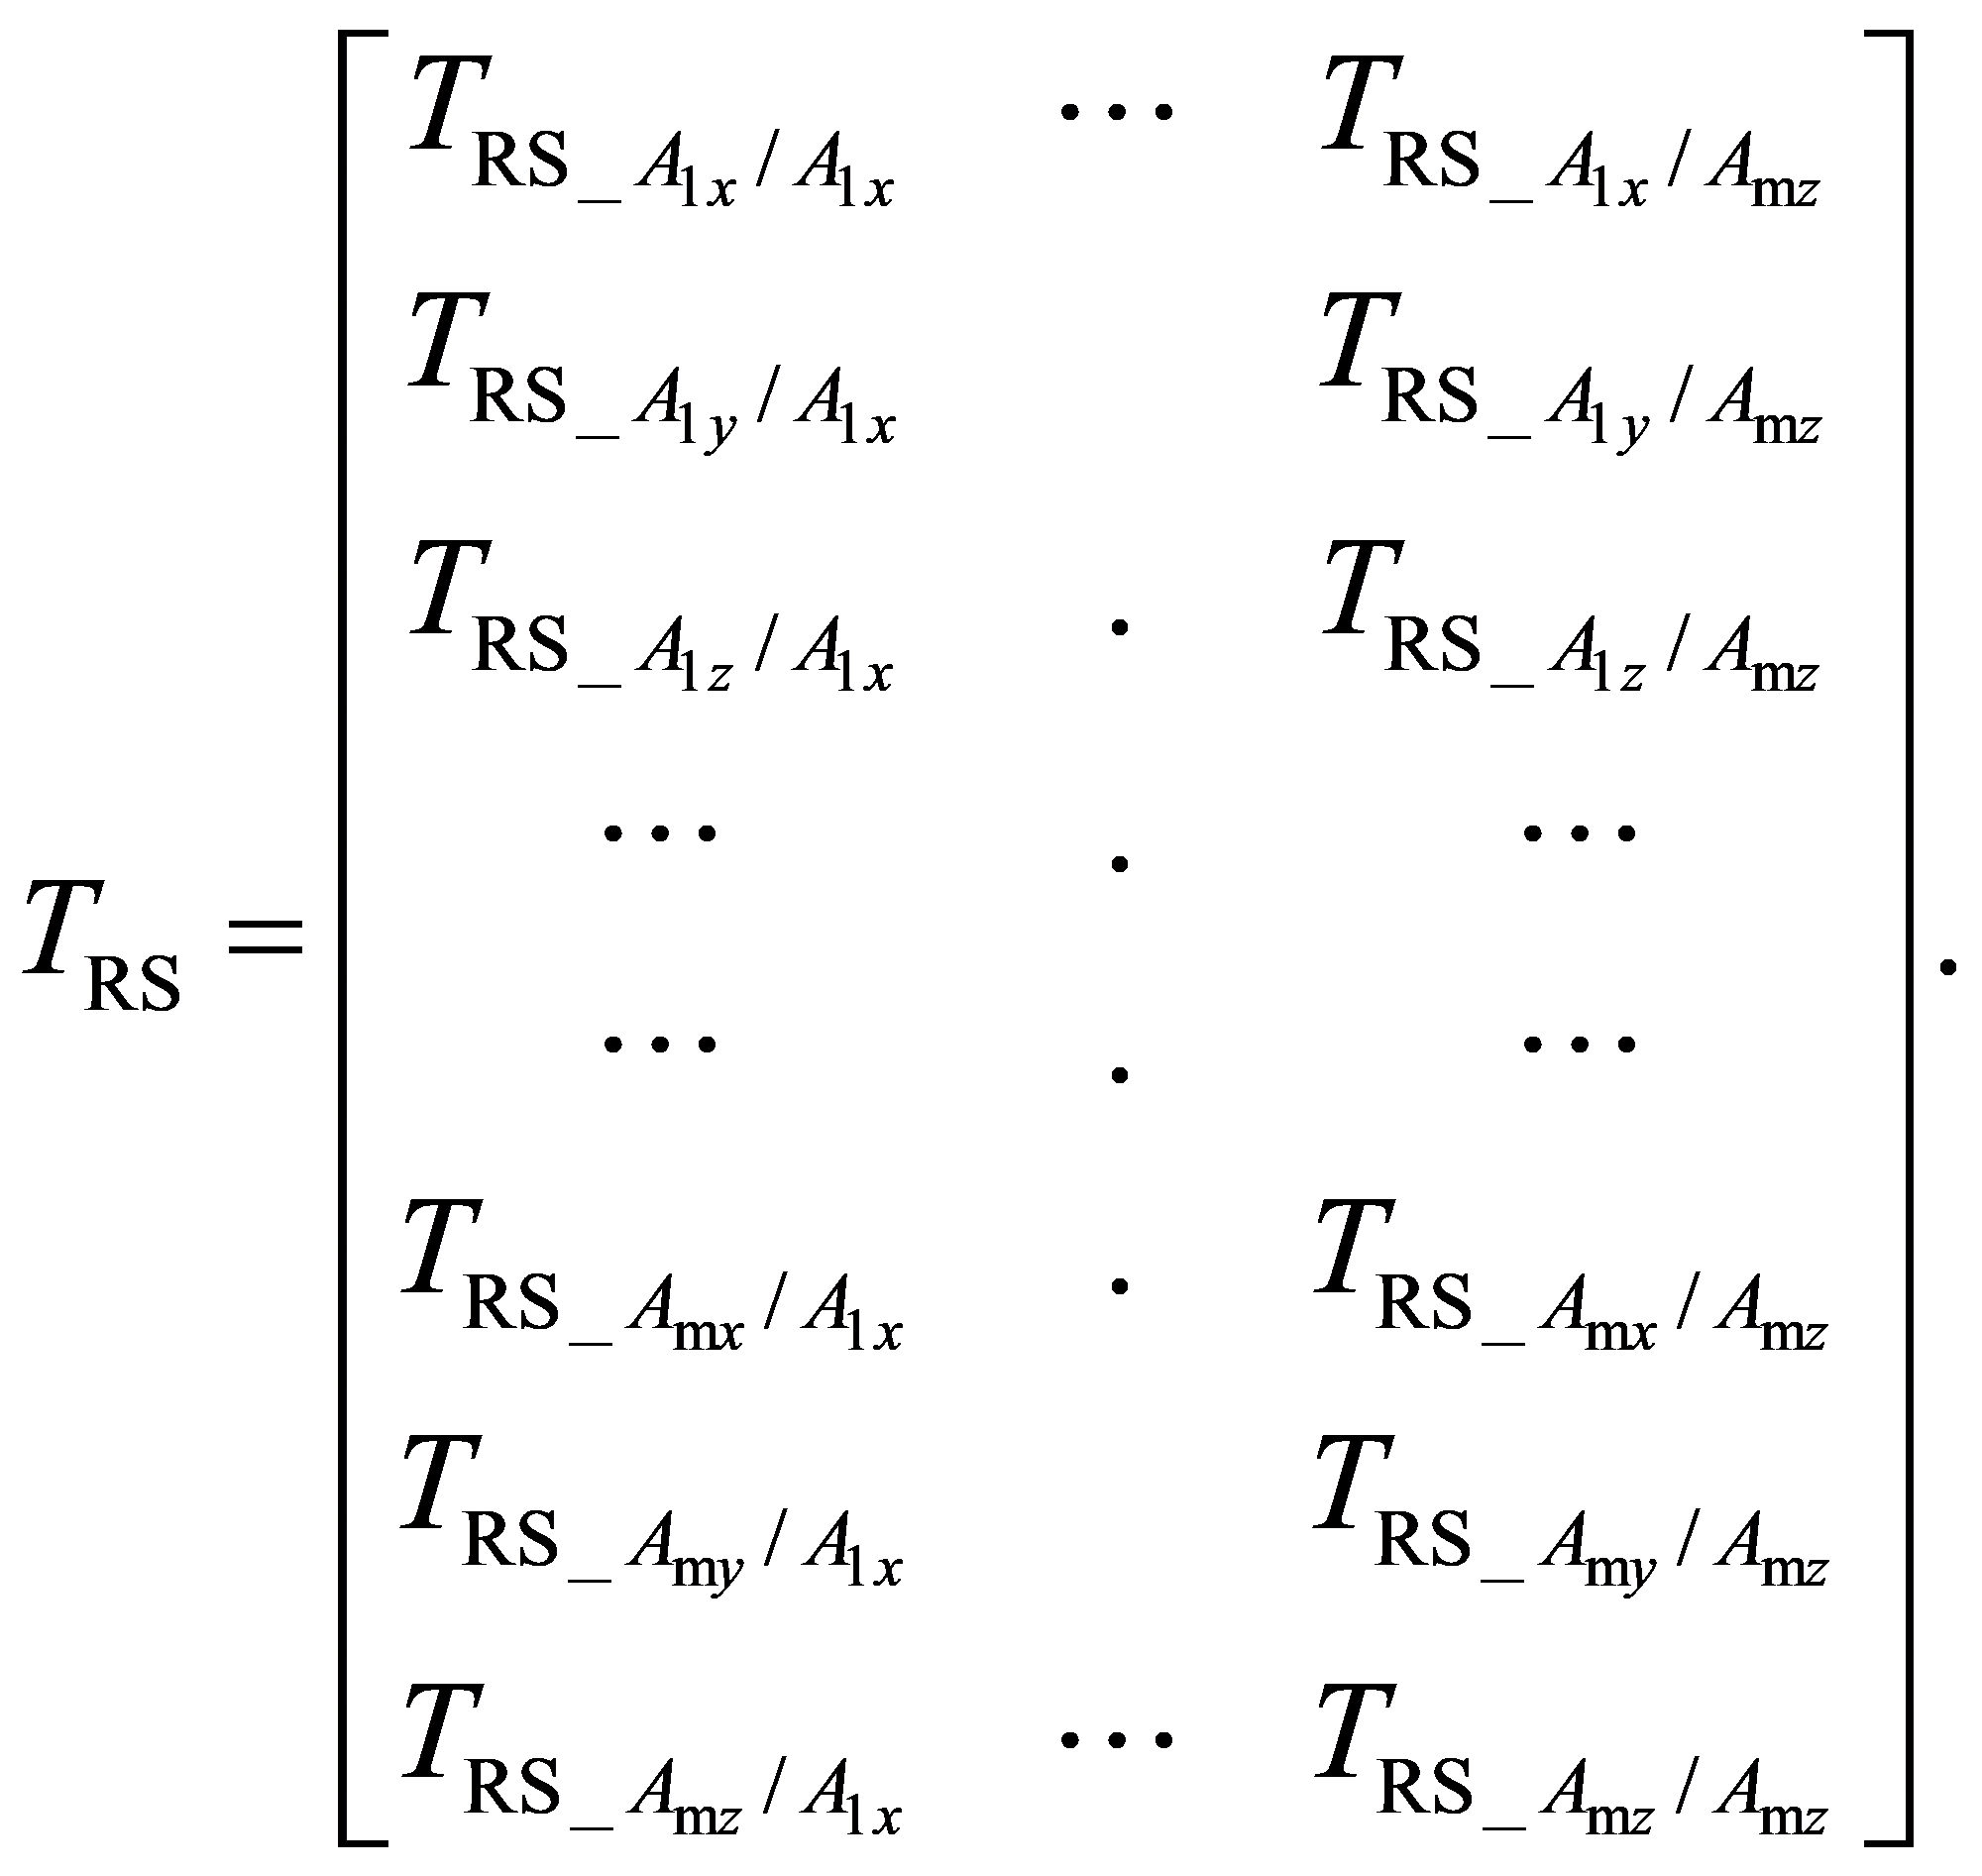
a_{RS_{op}}
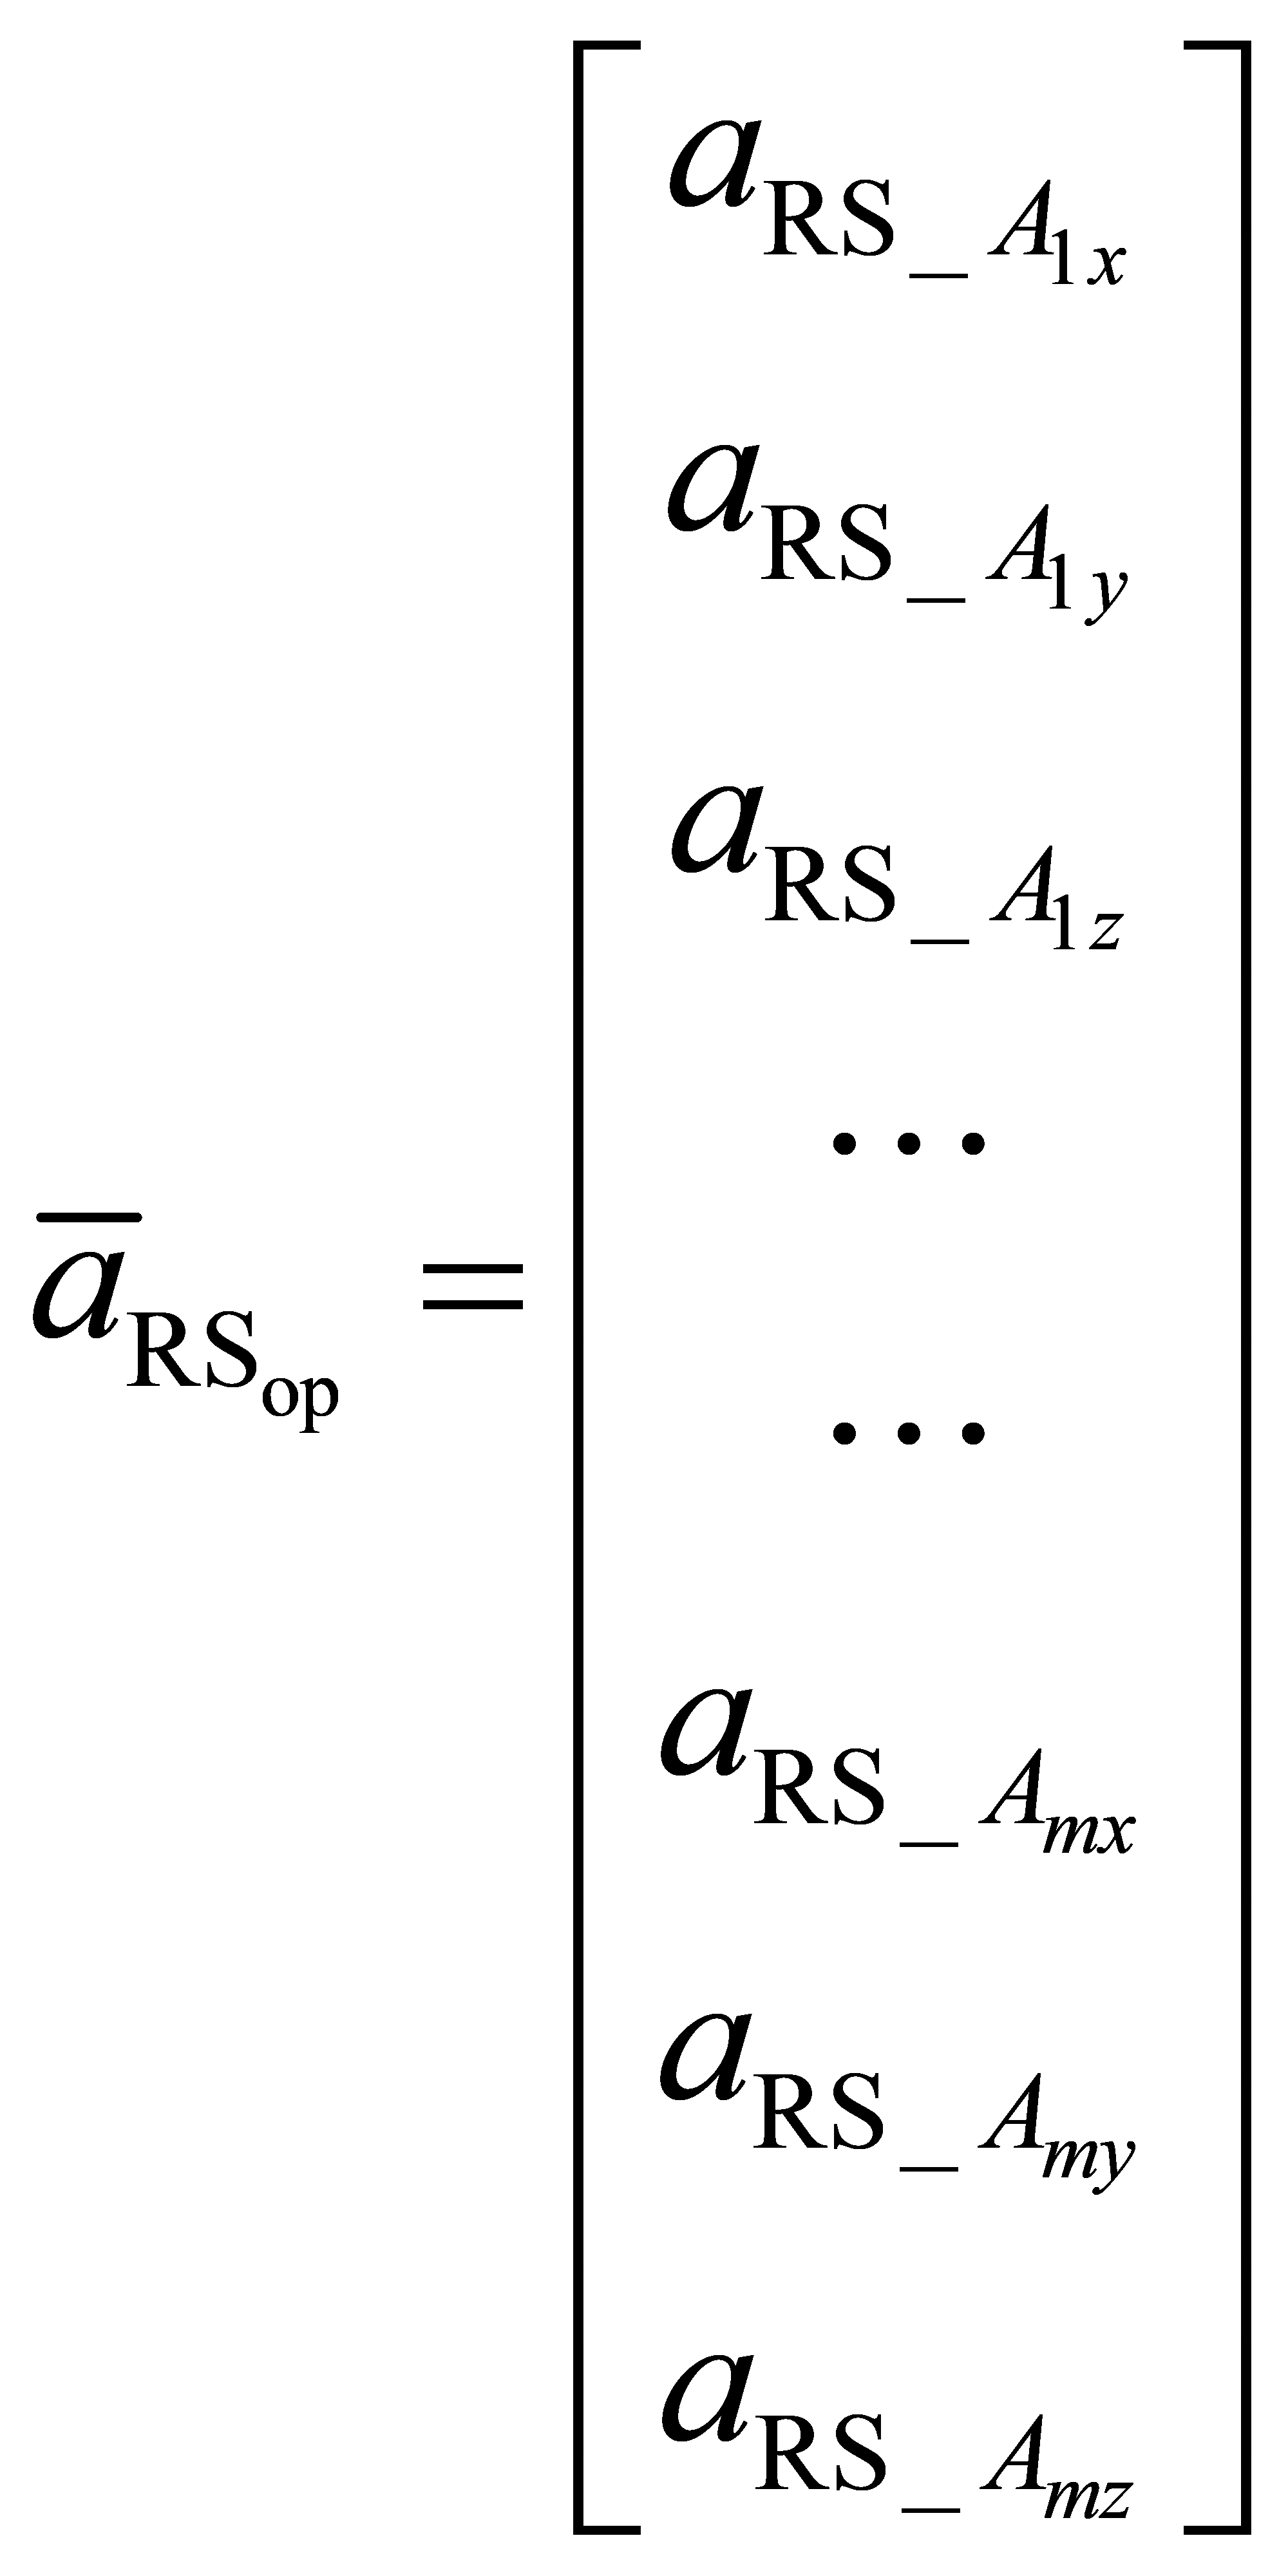
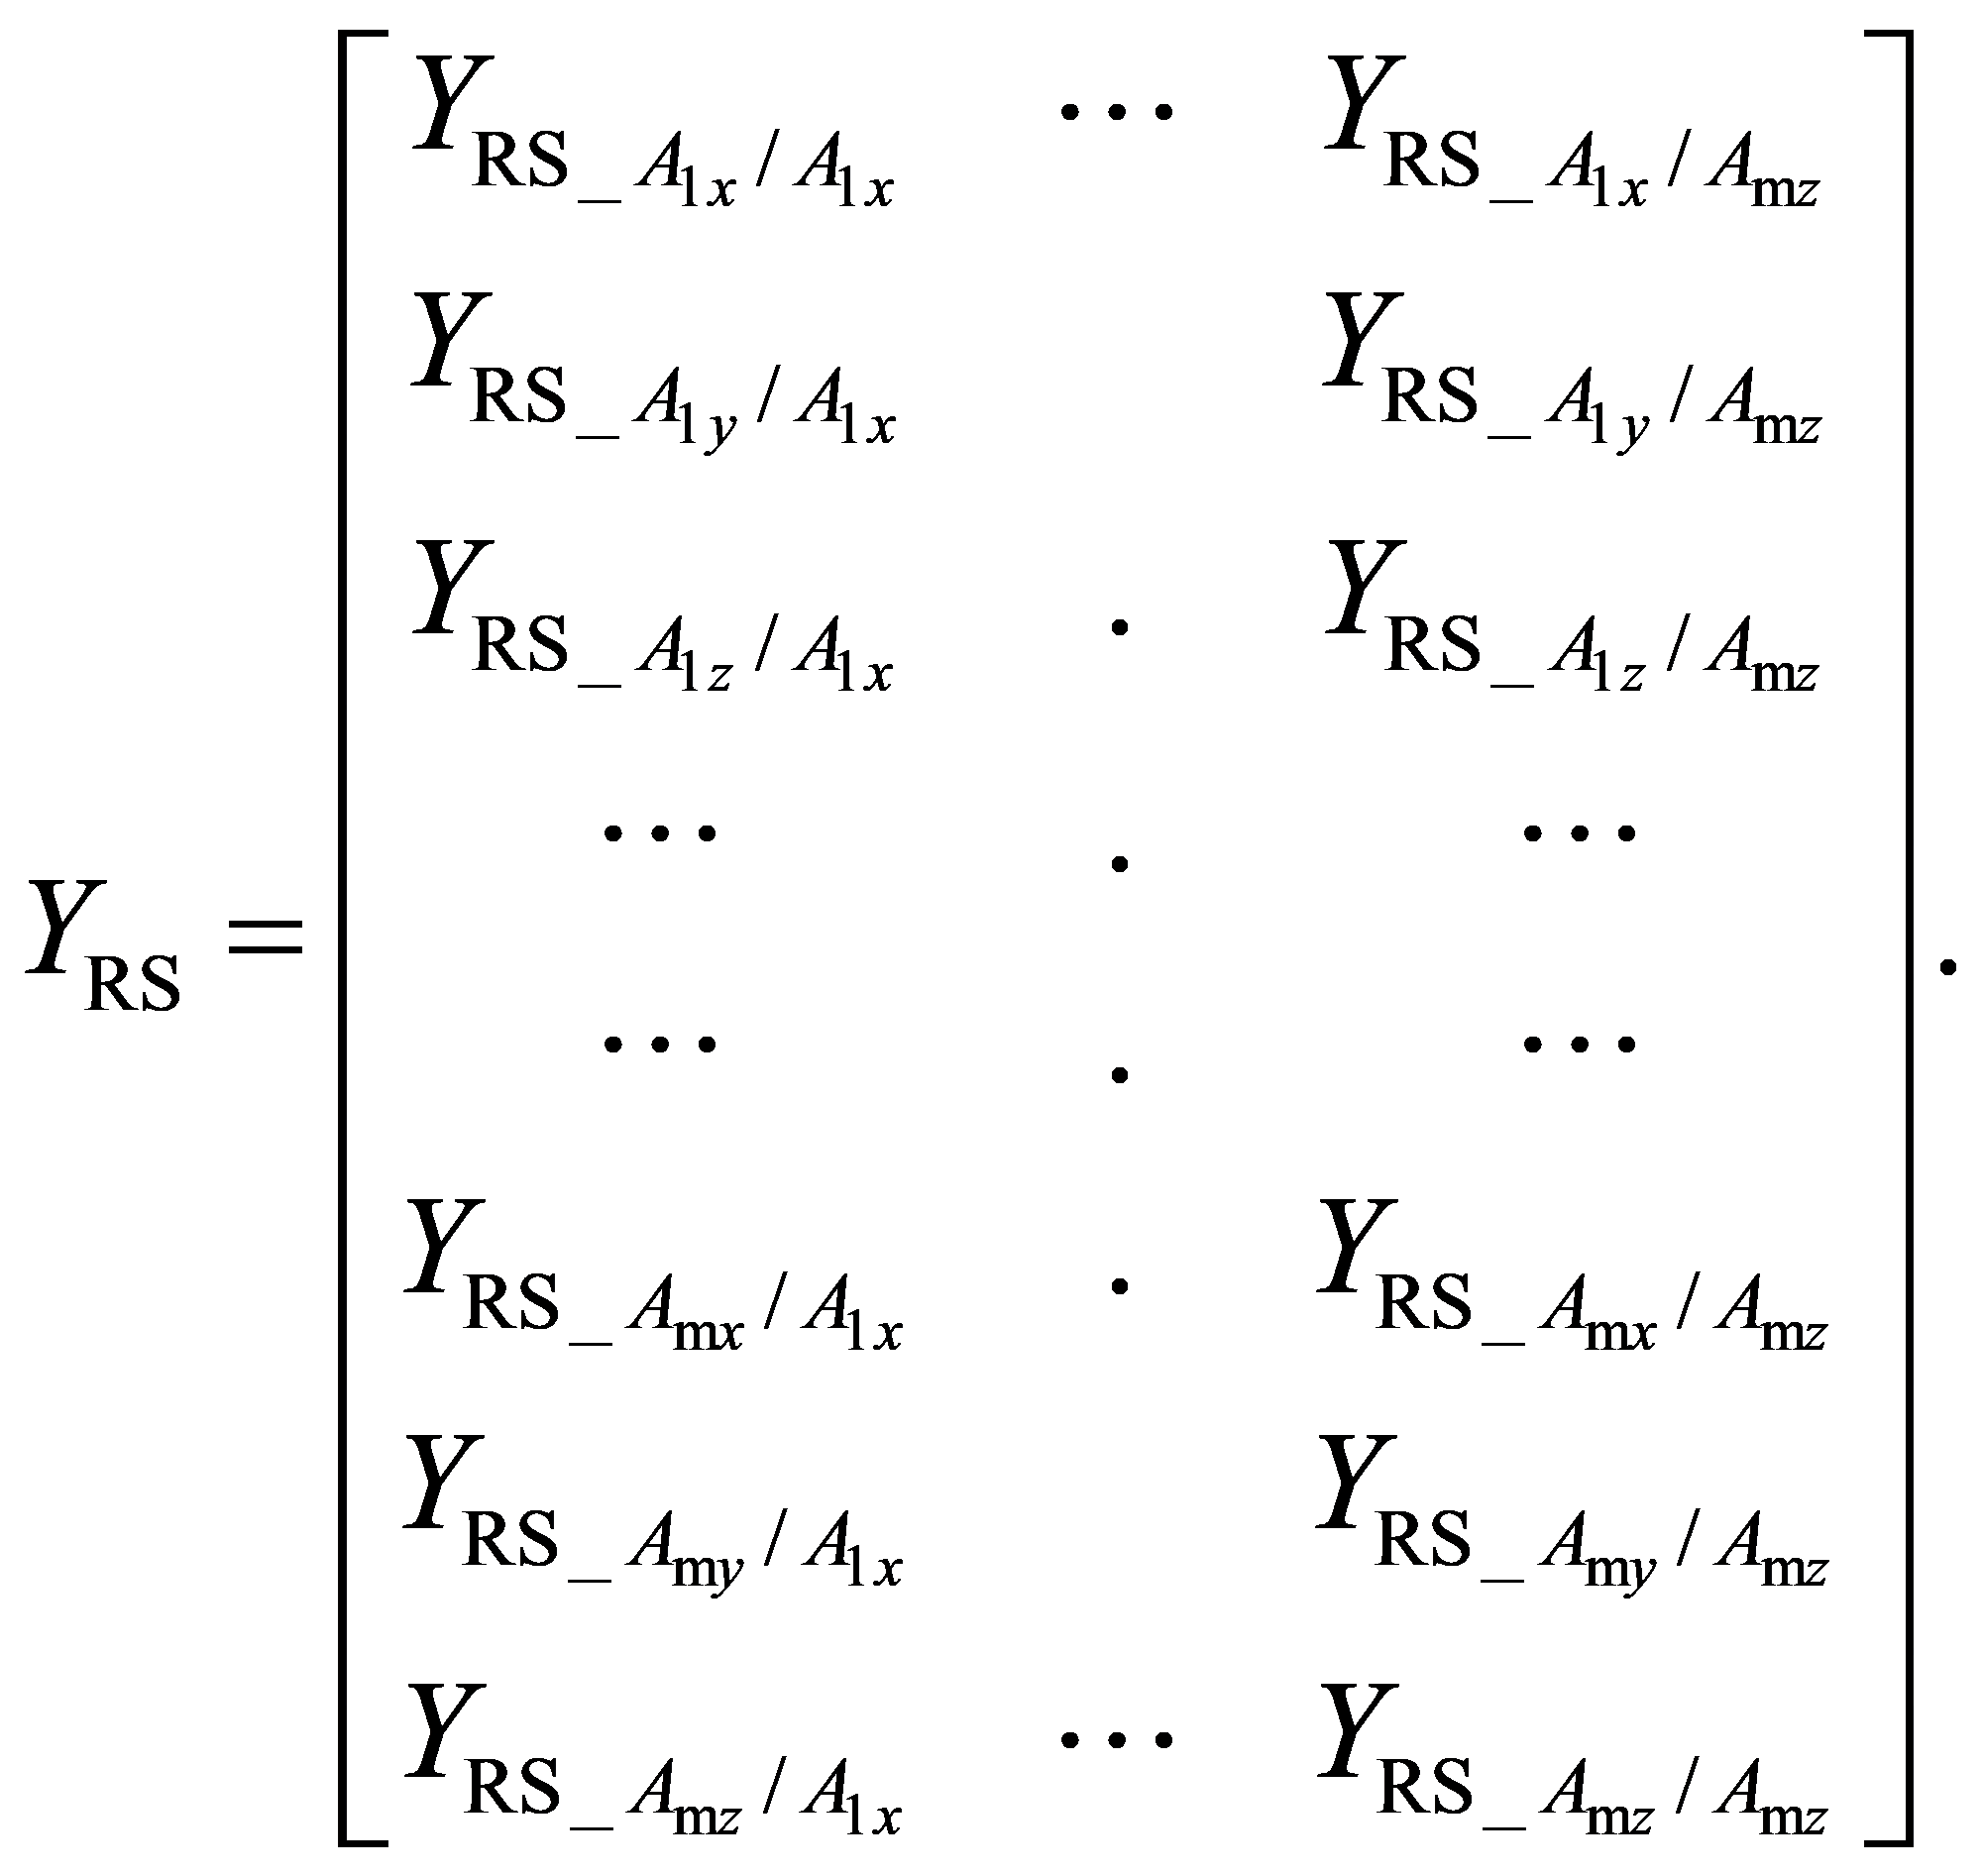
a_{RS_{op_k}}
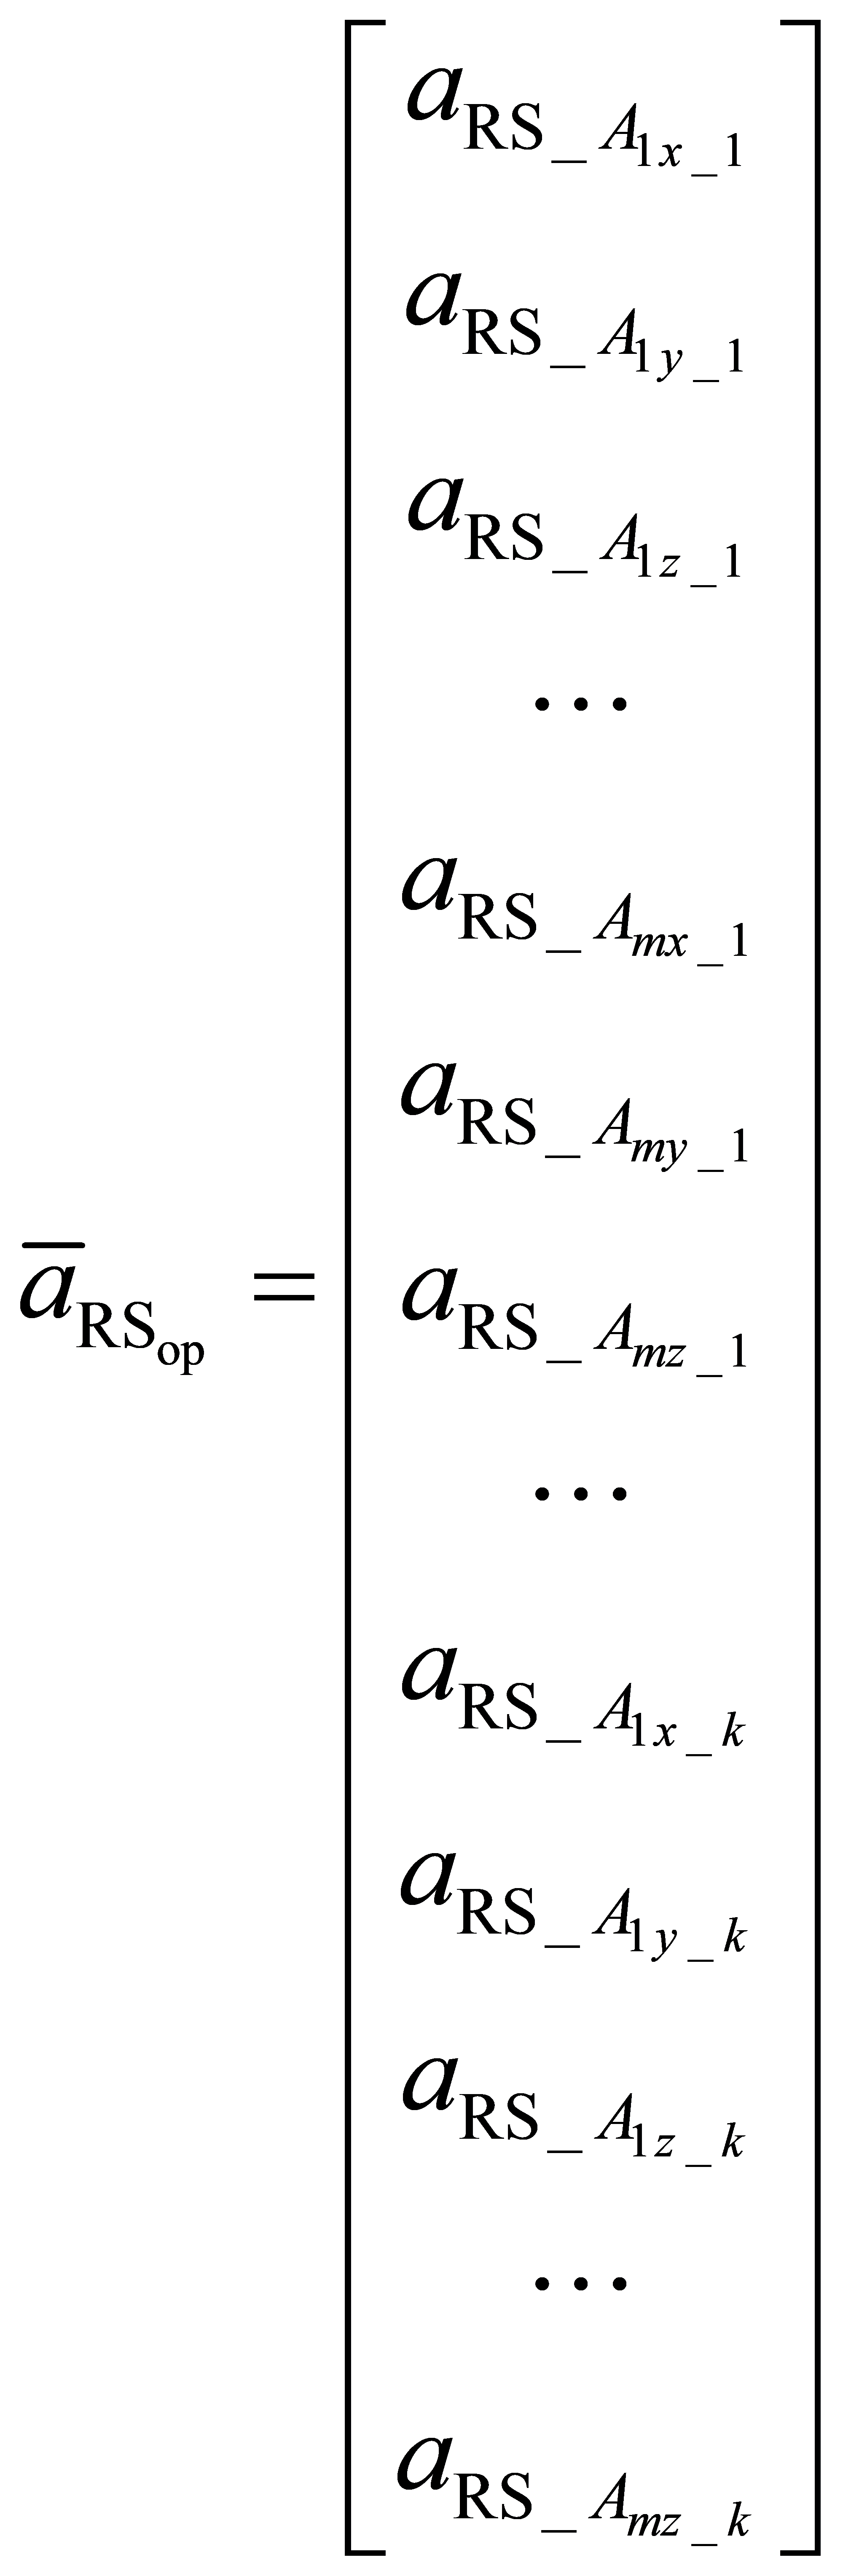
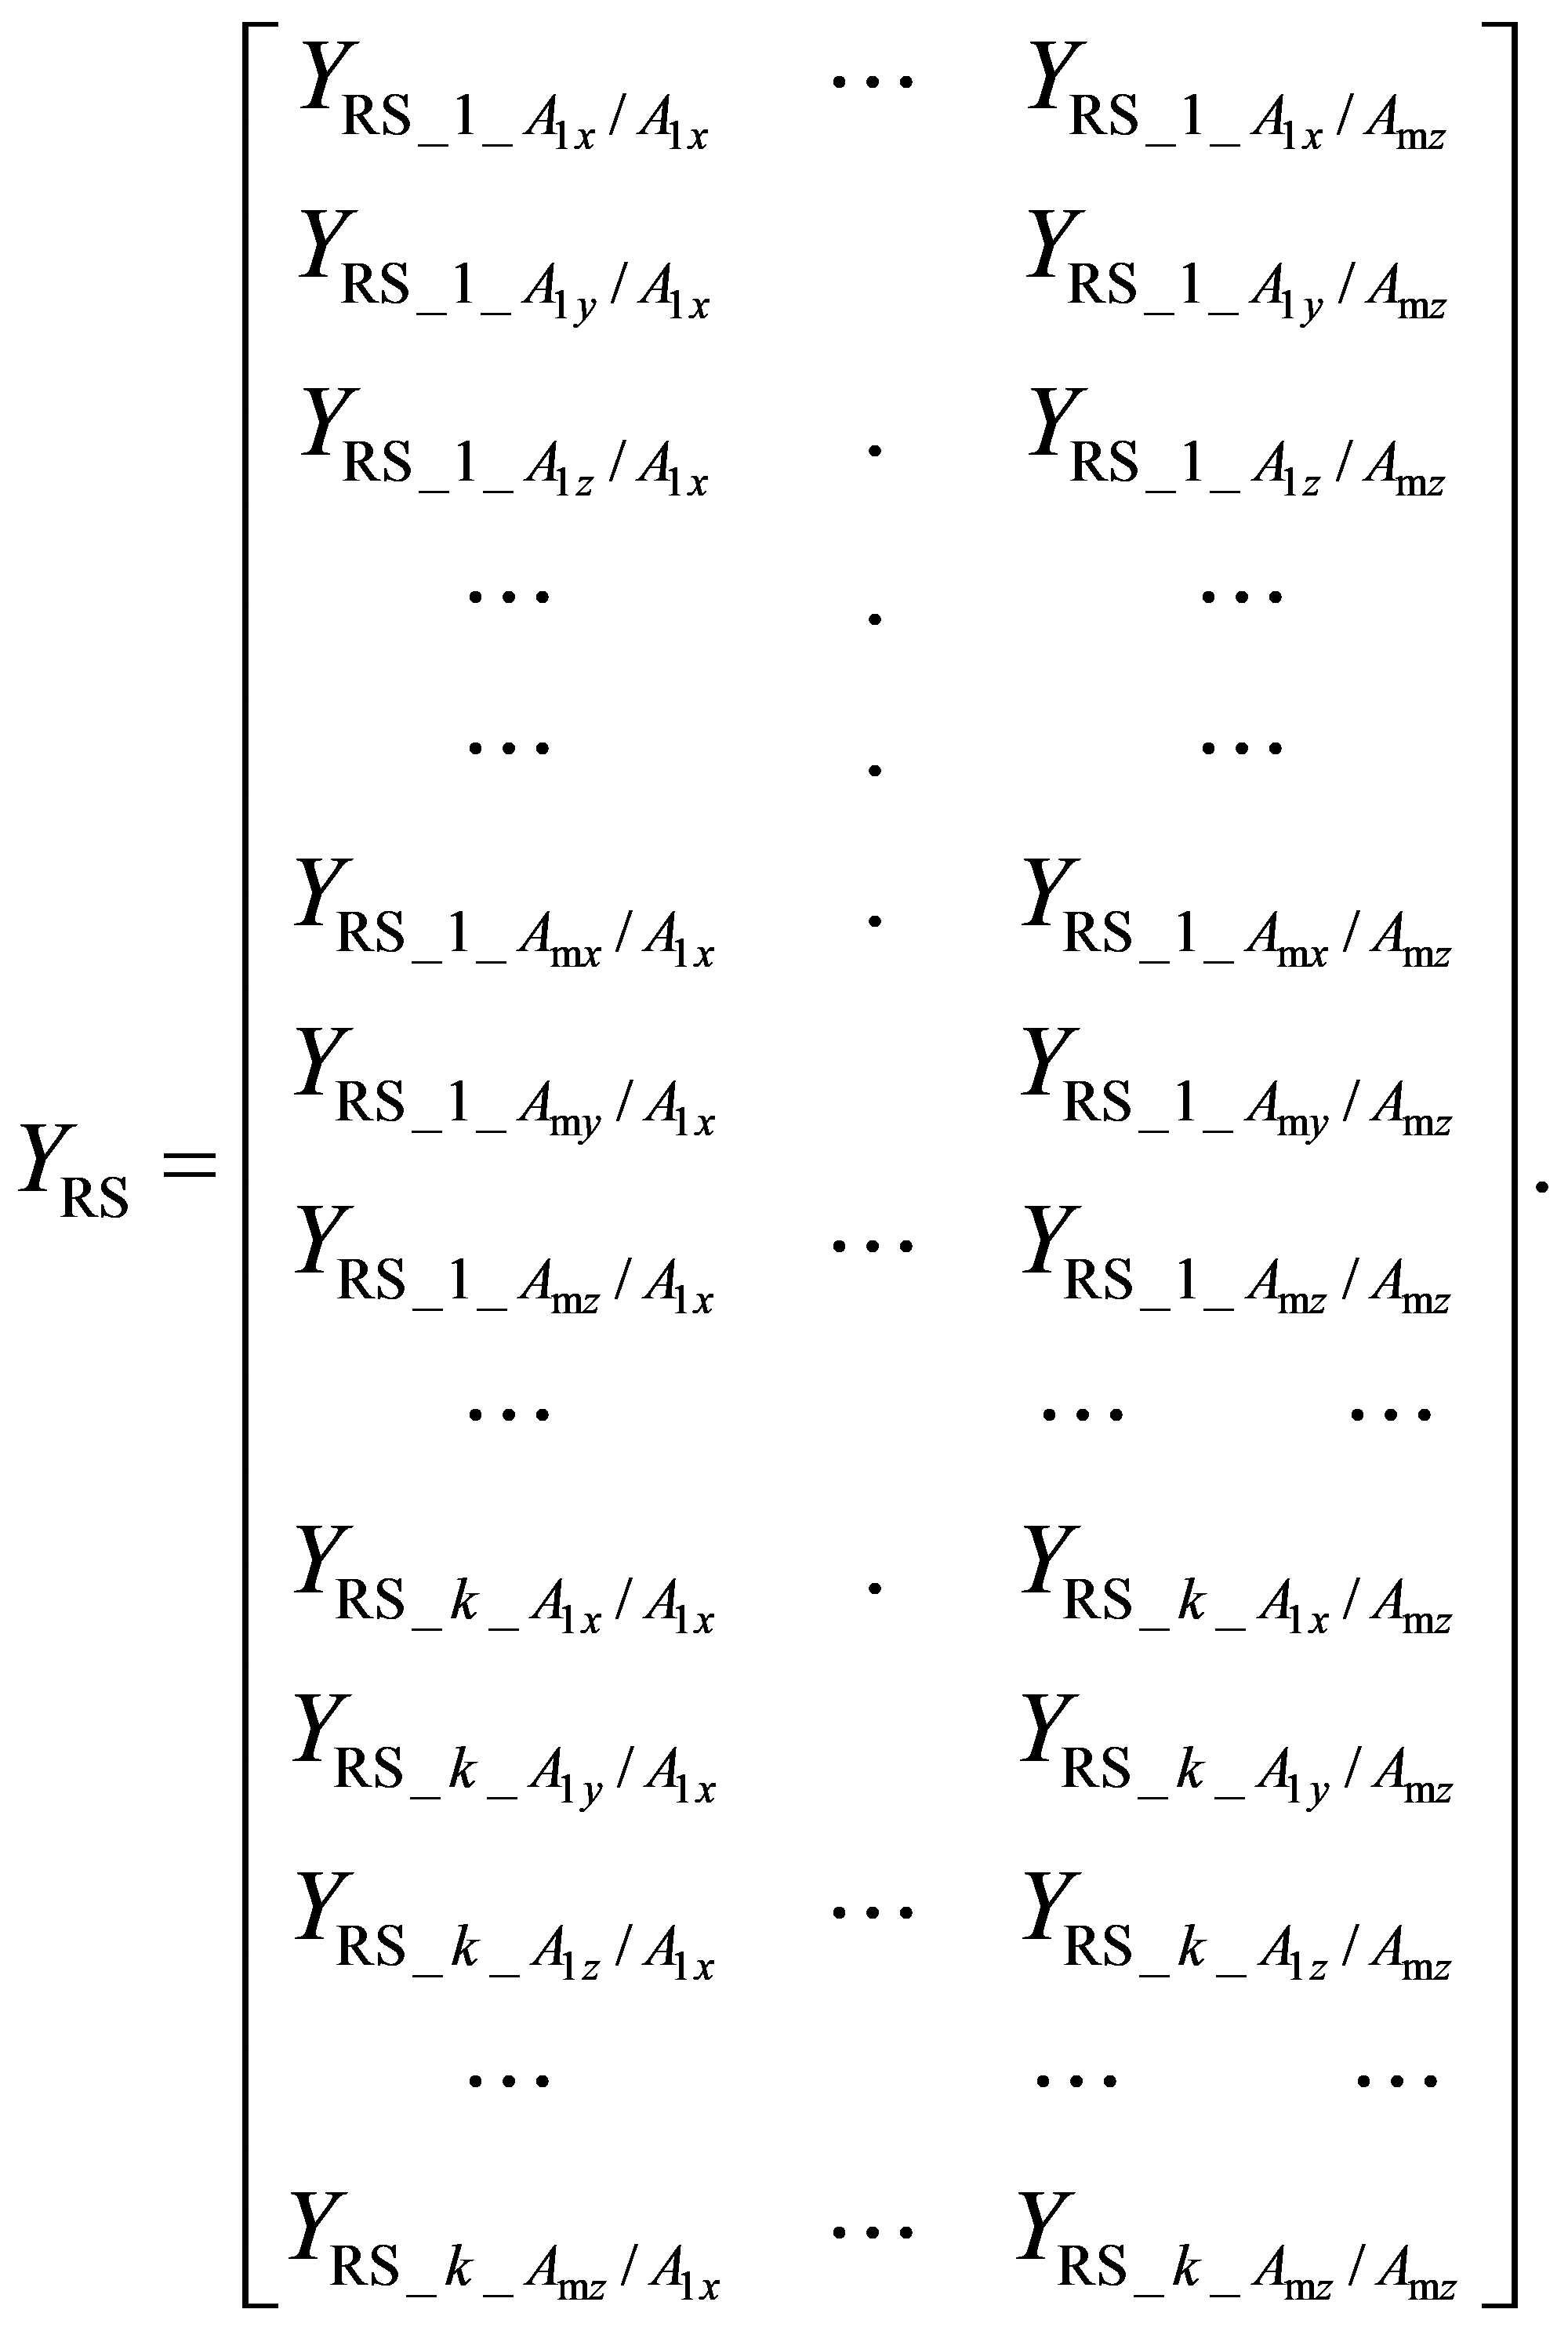
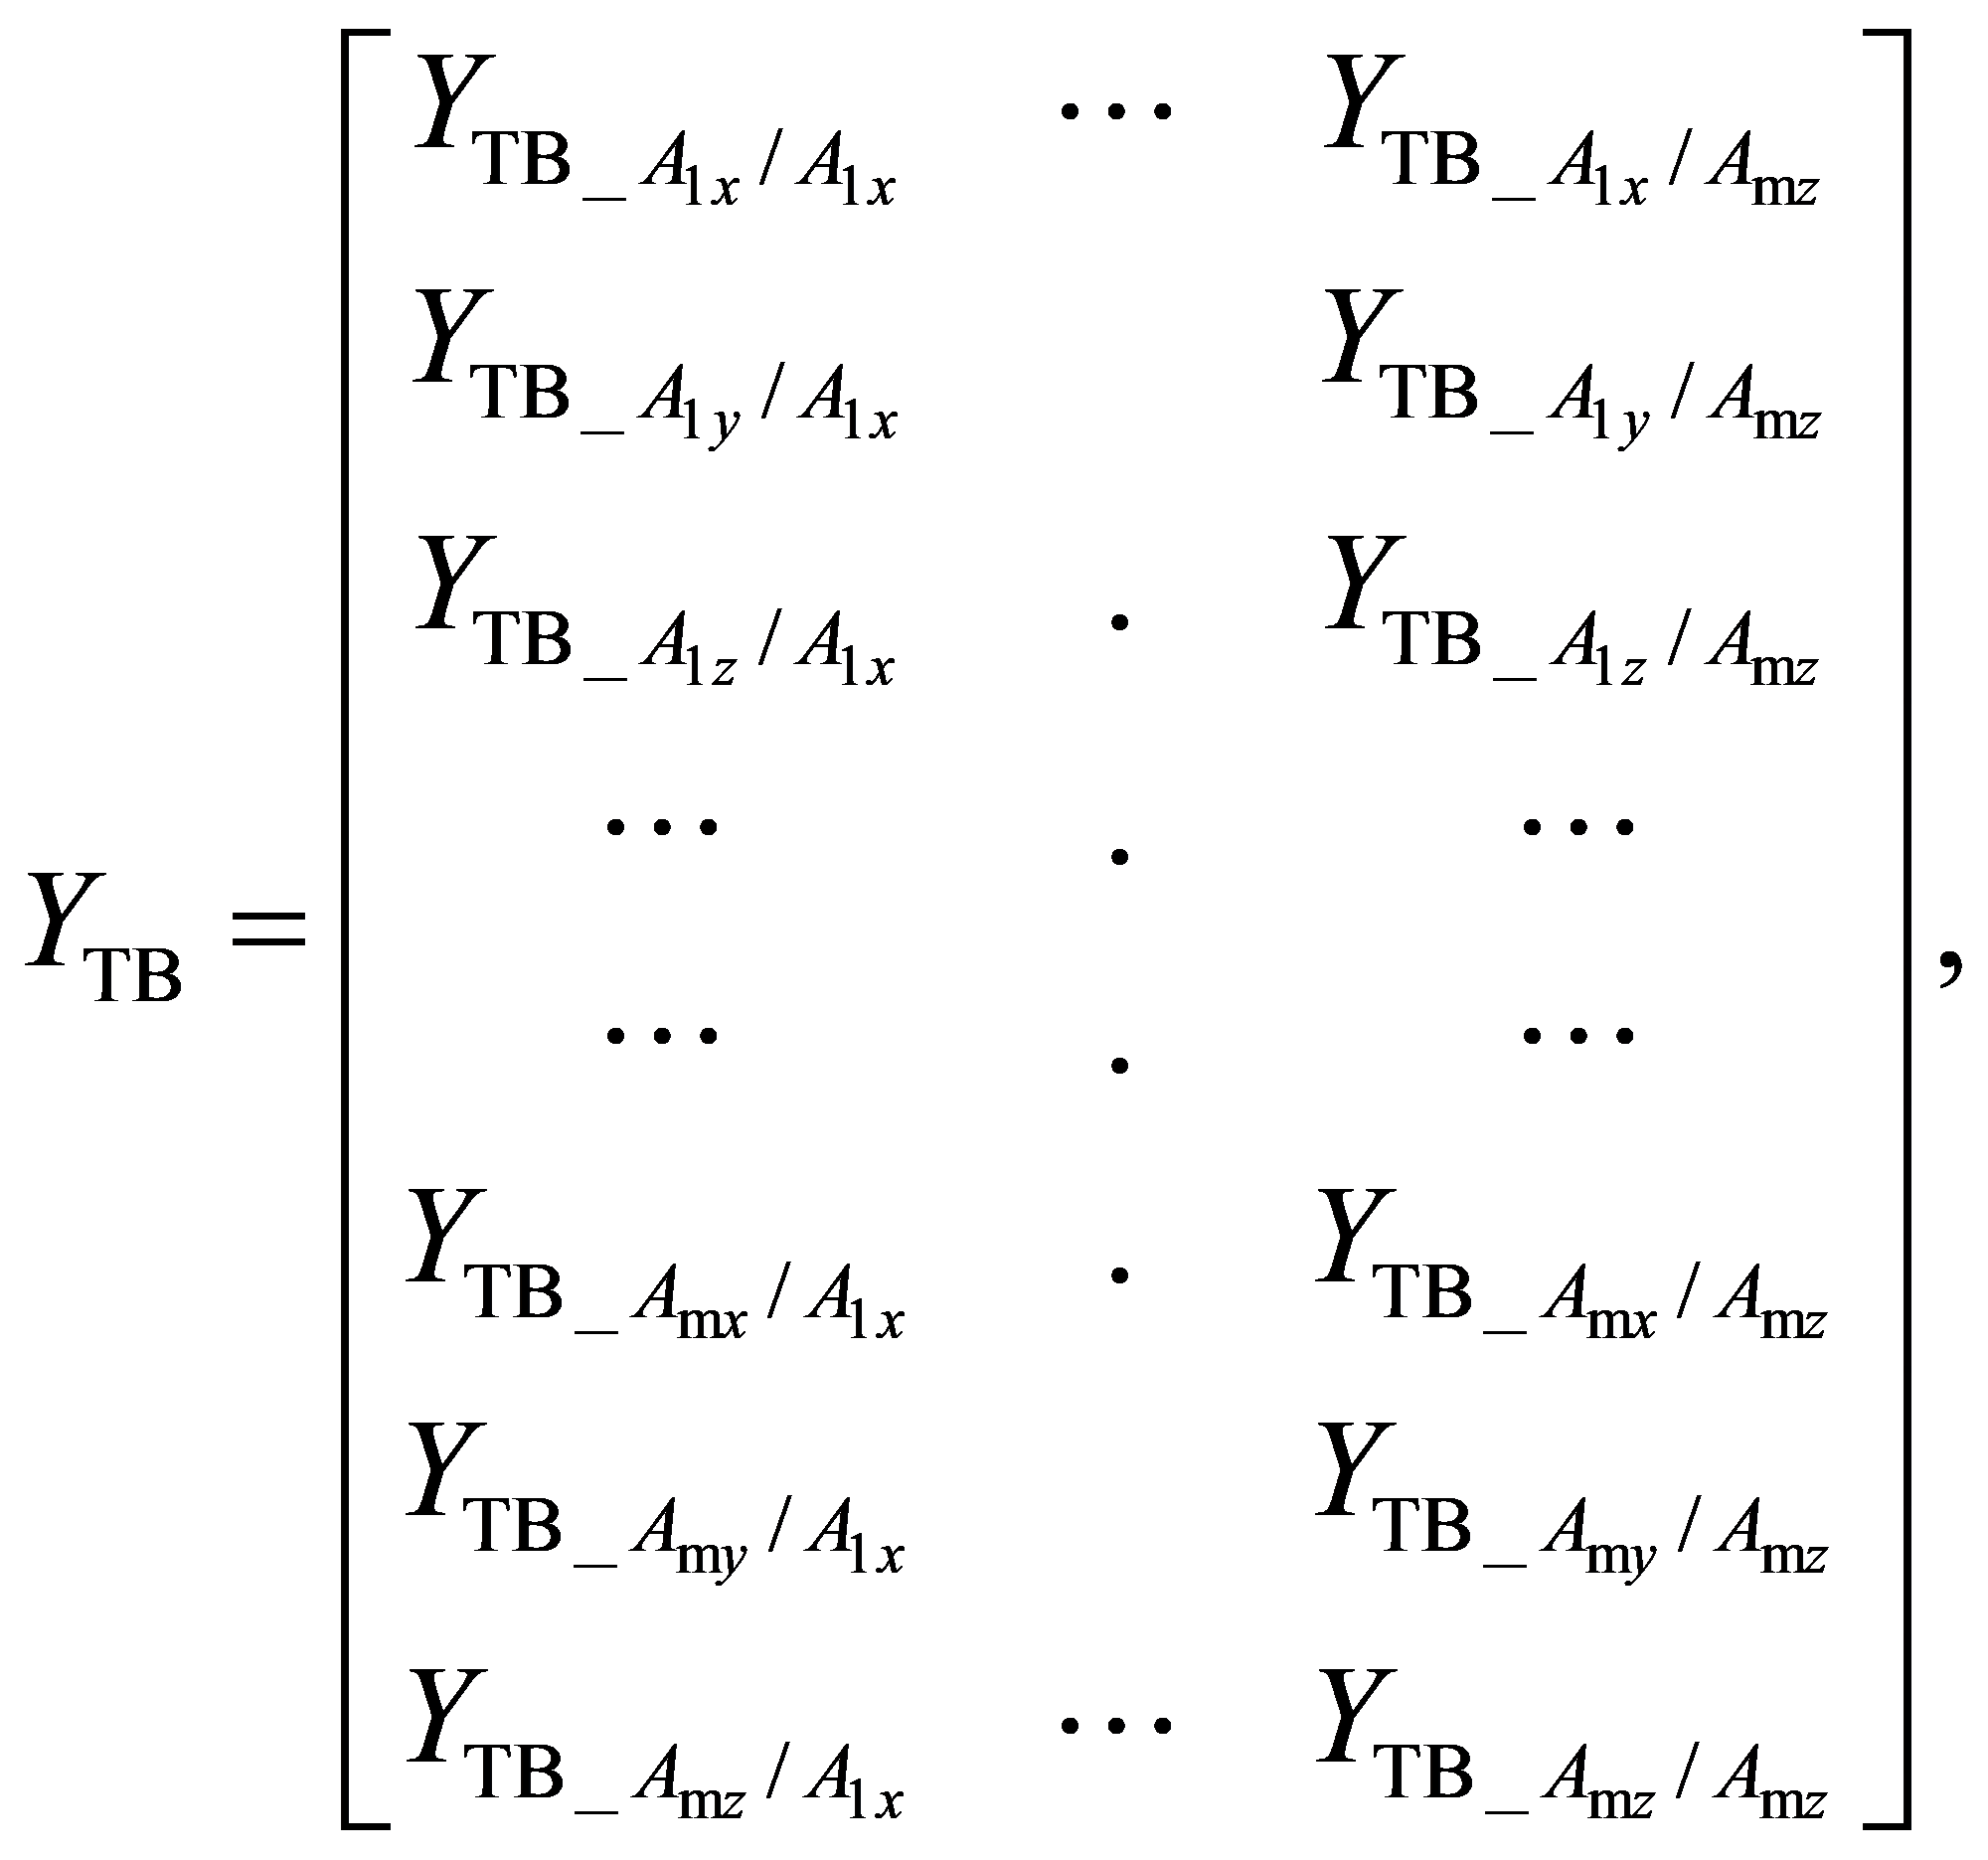
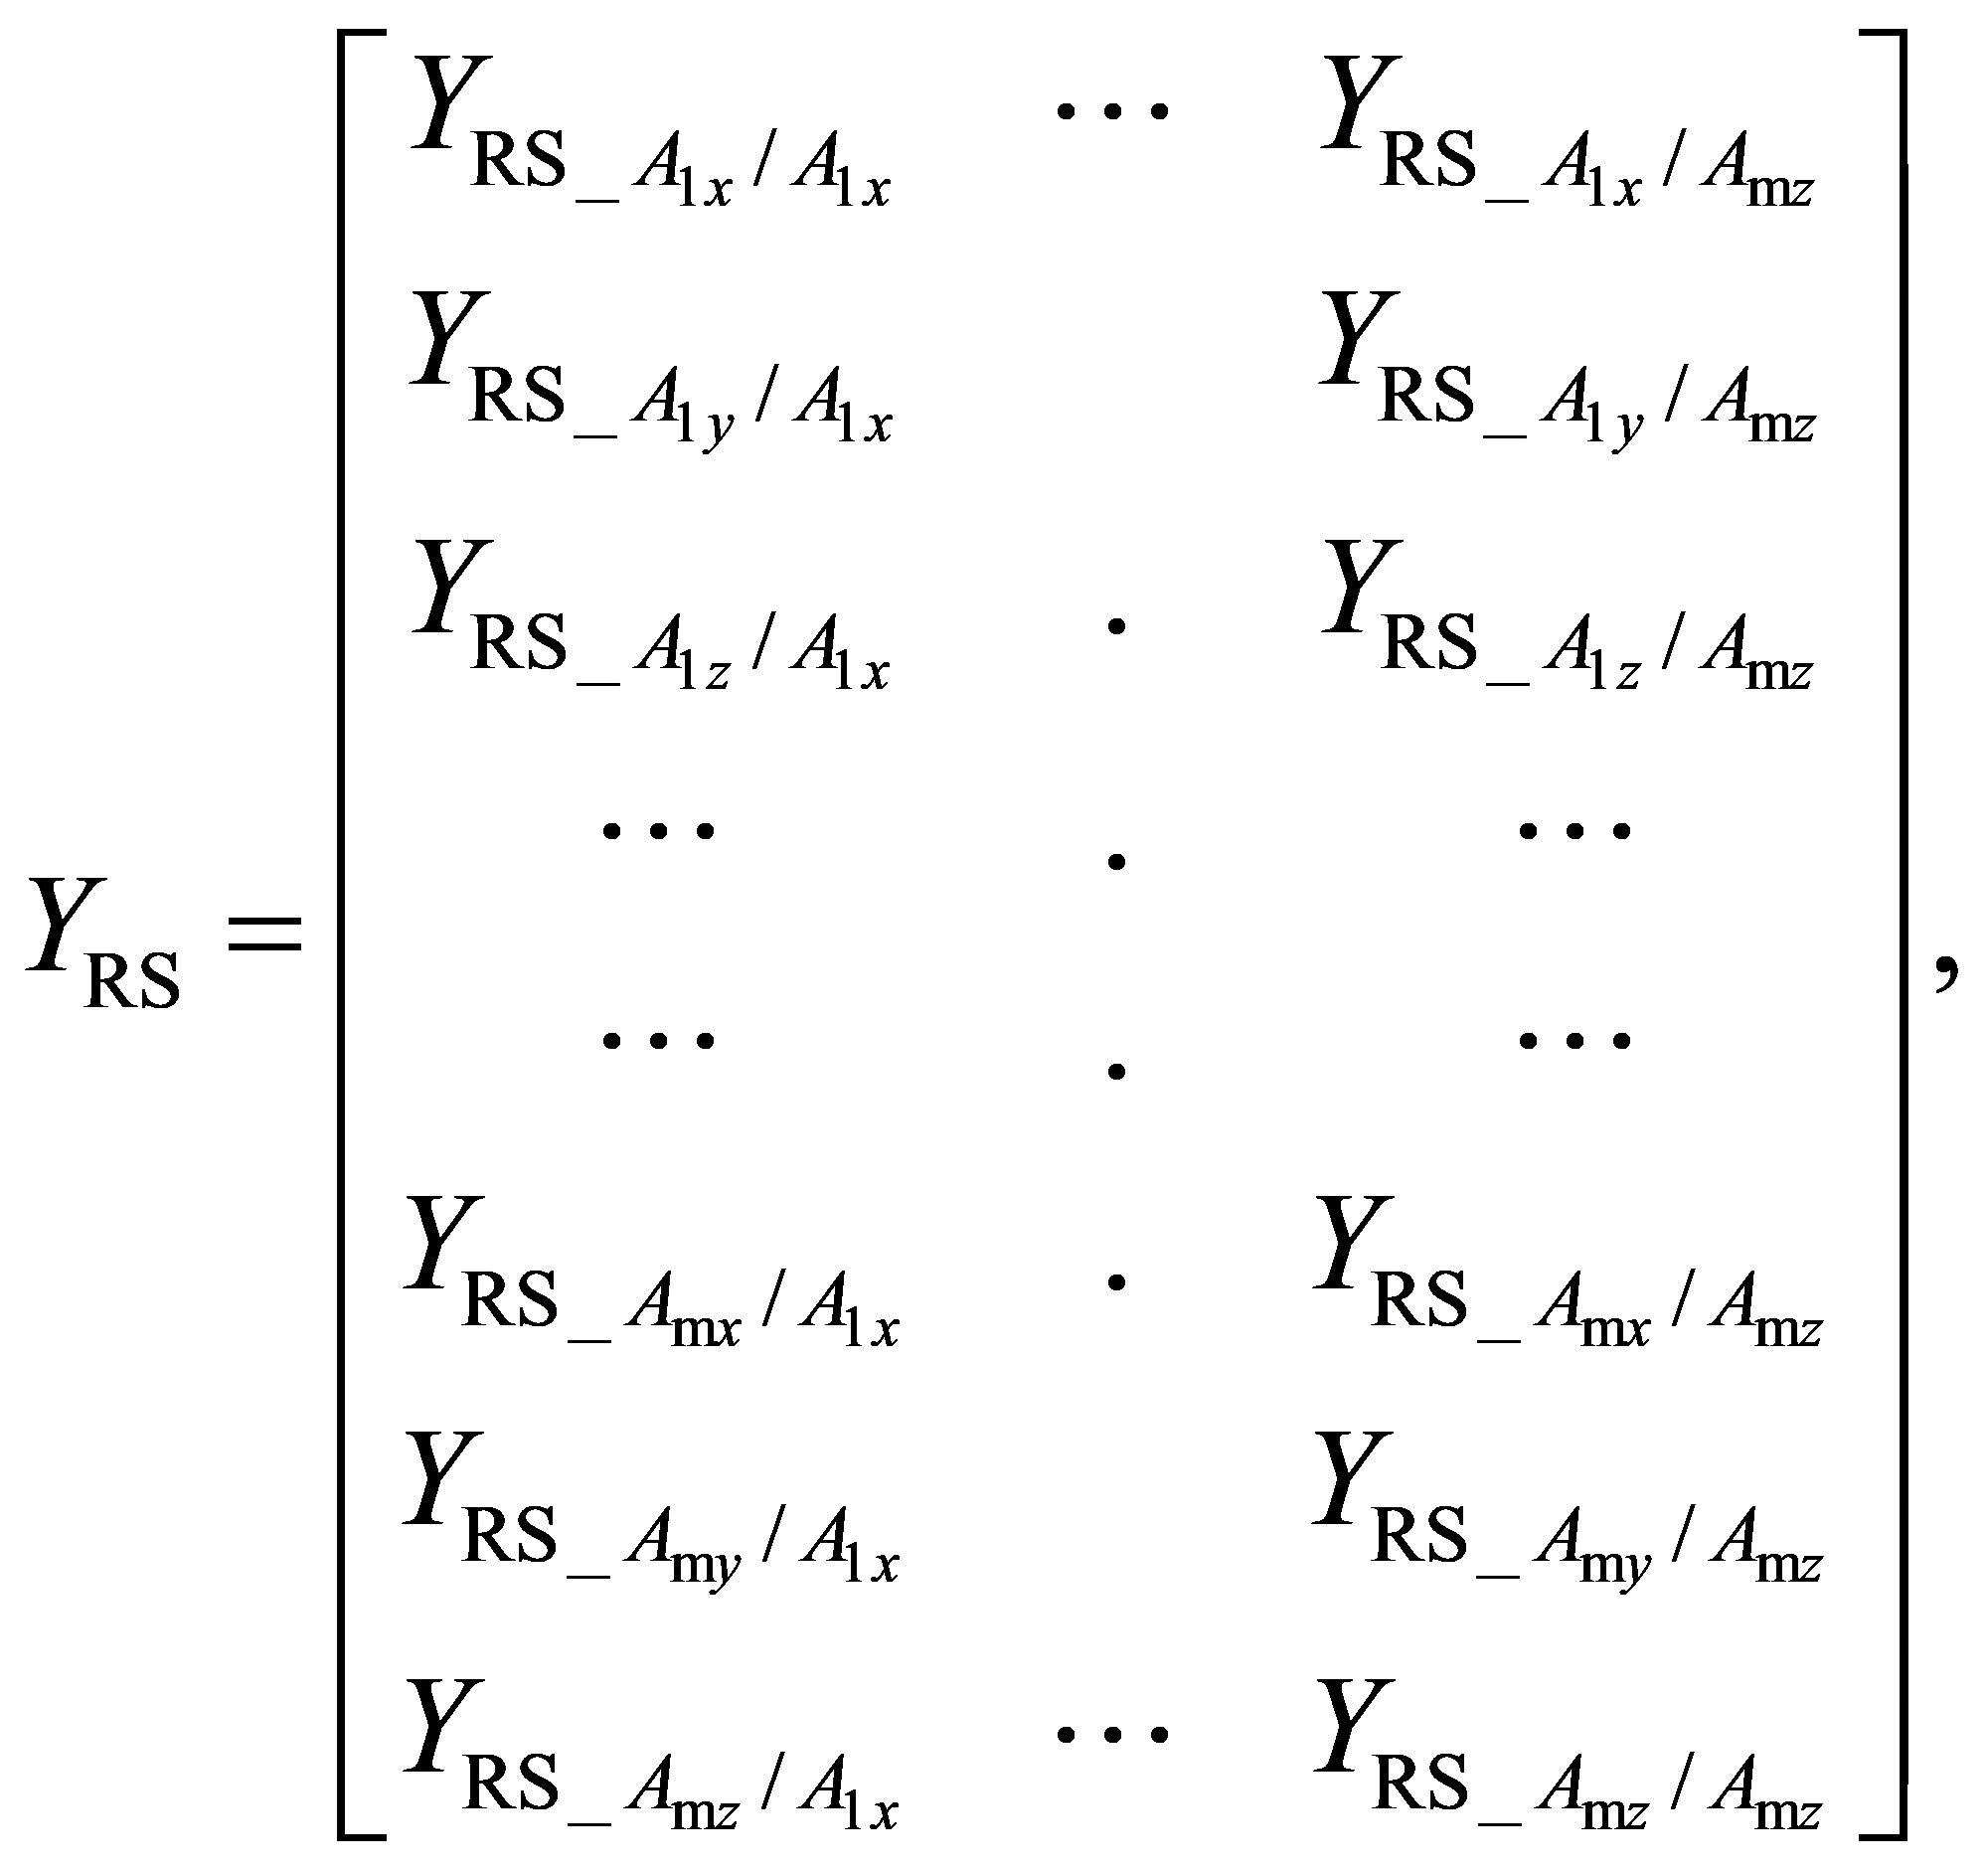
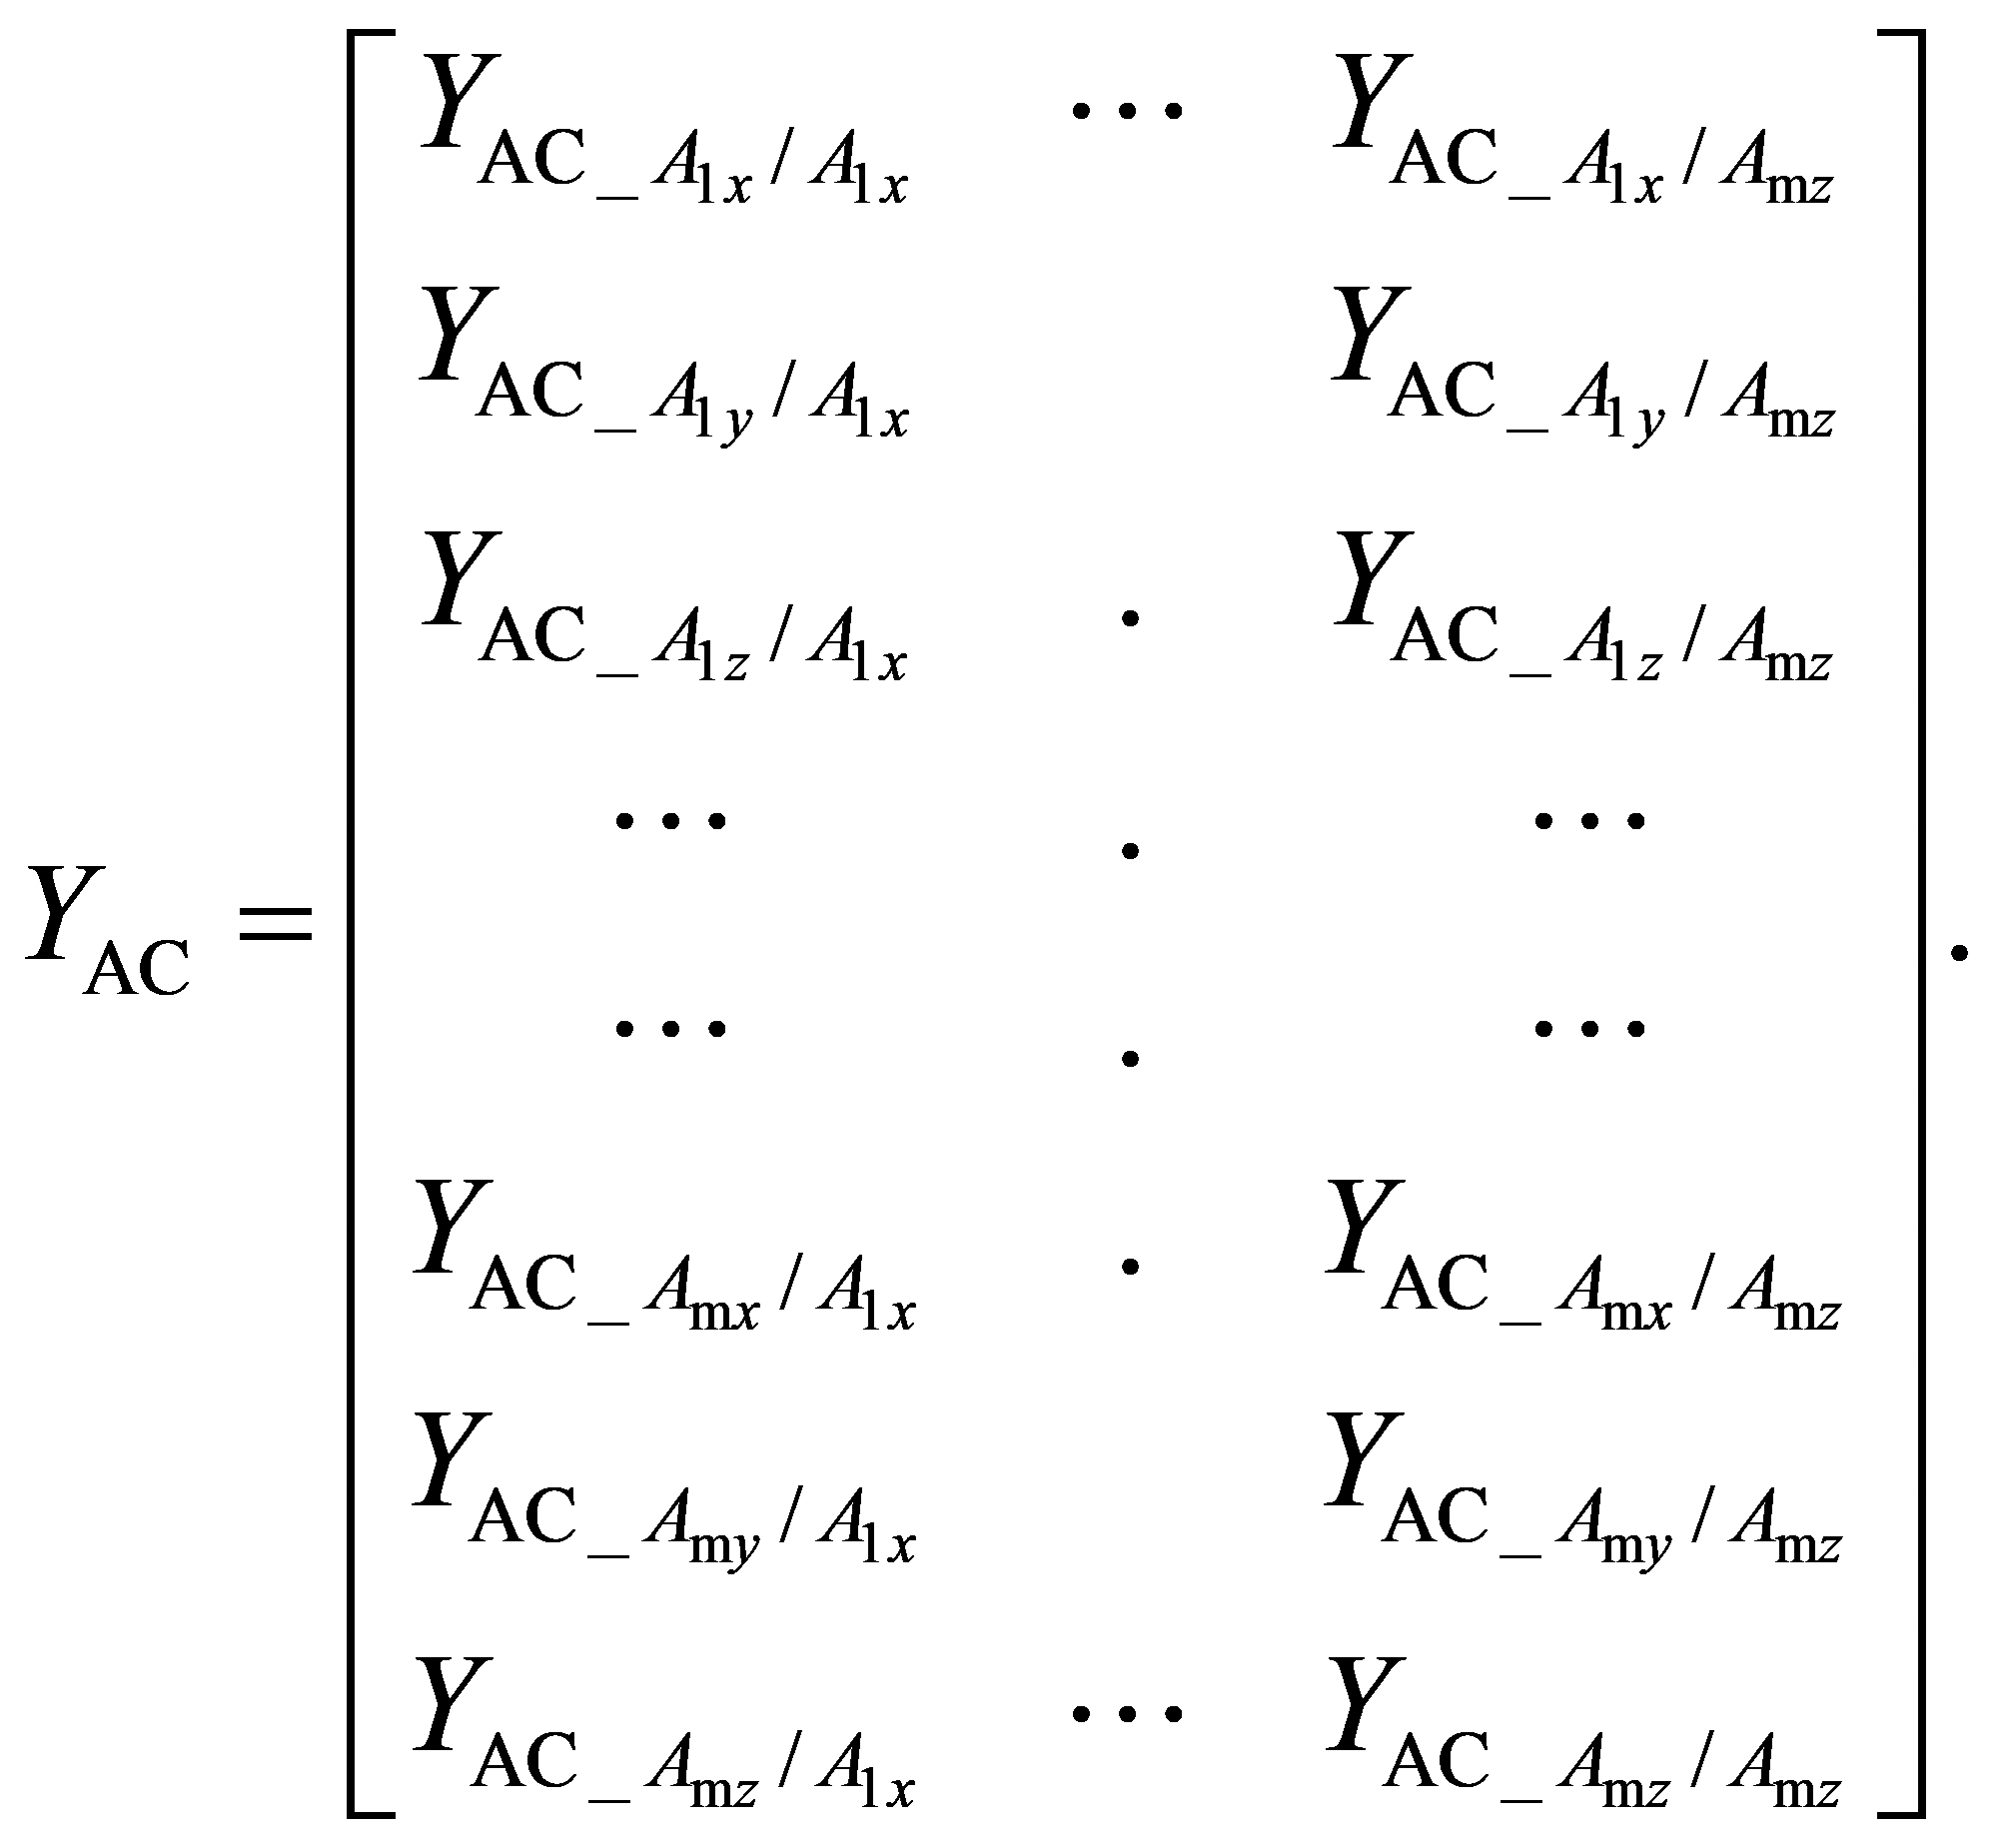
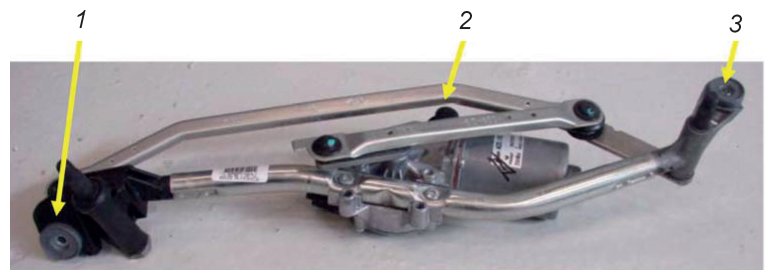
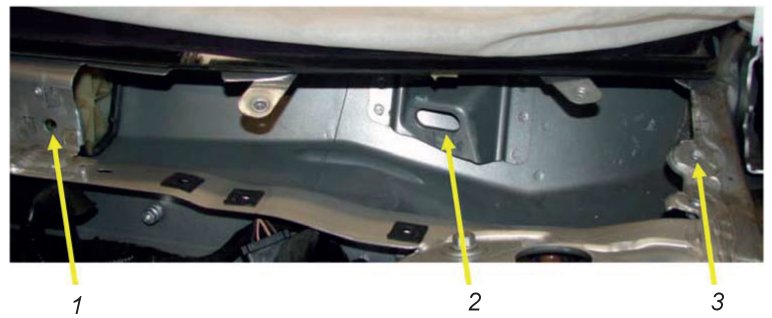
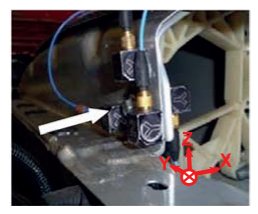
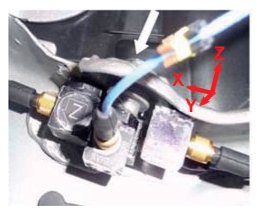
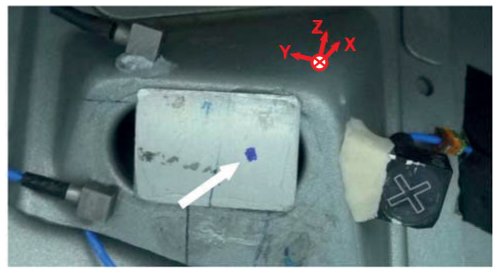
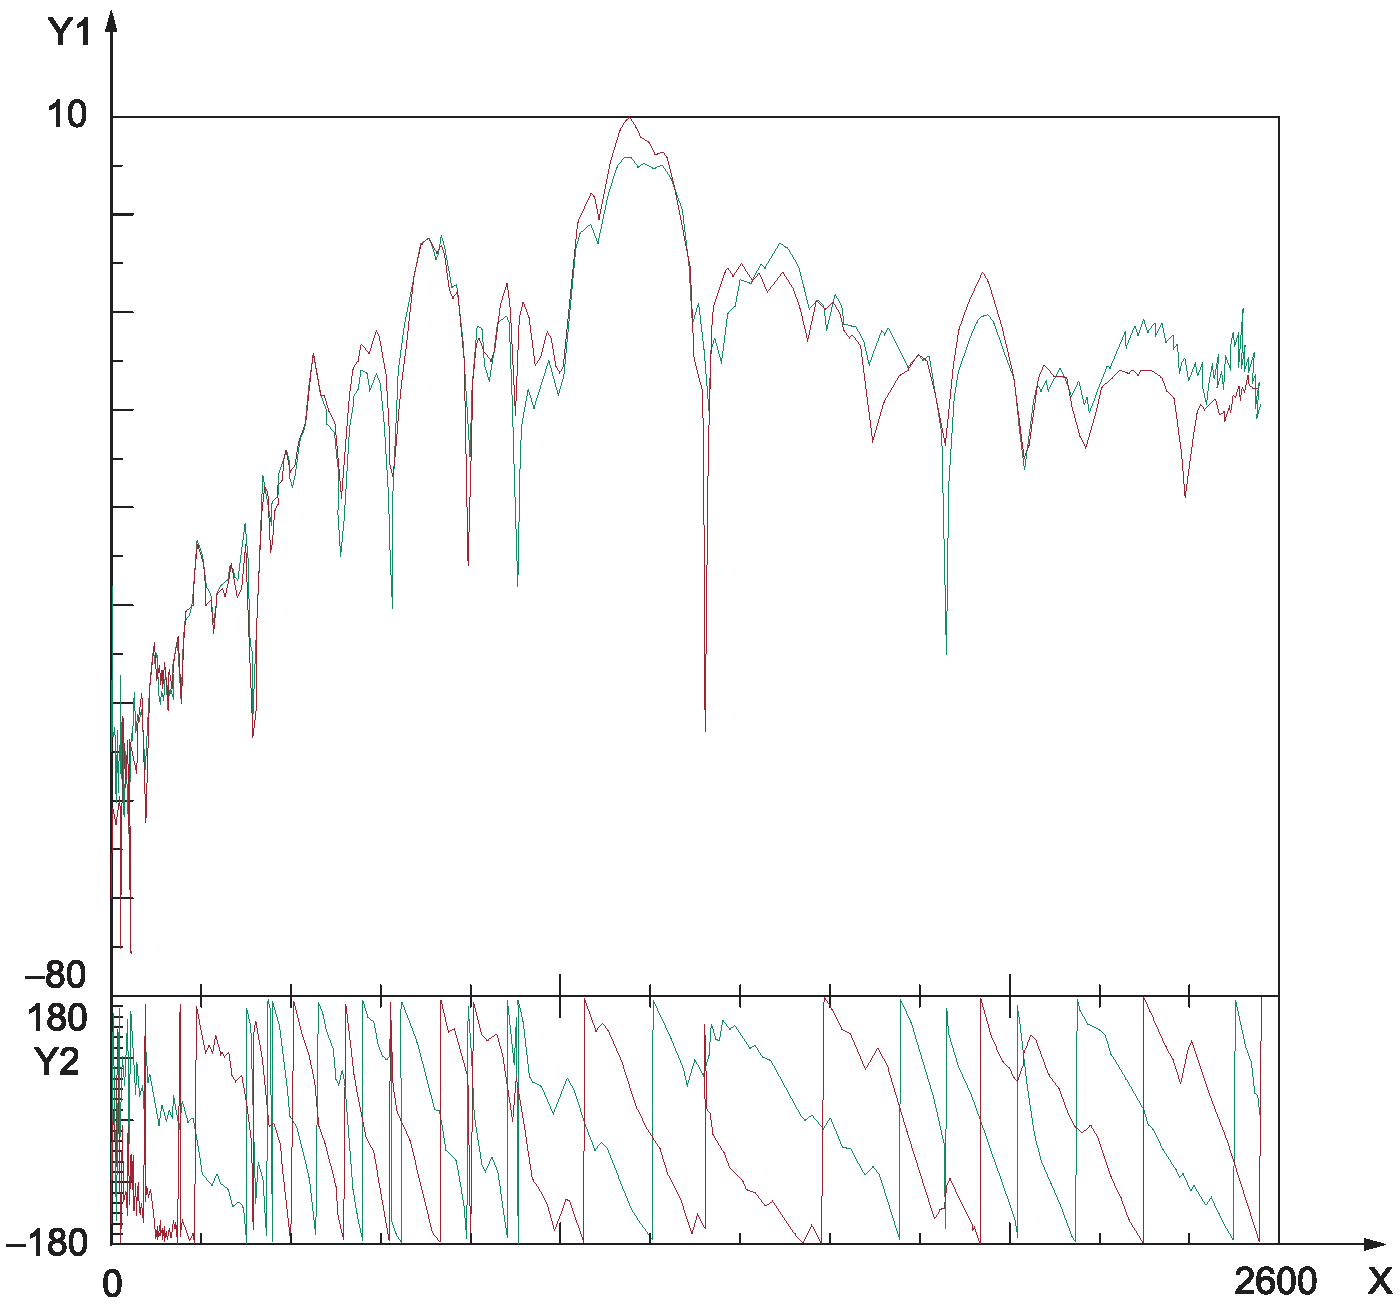


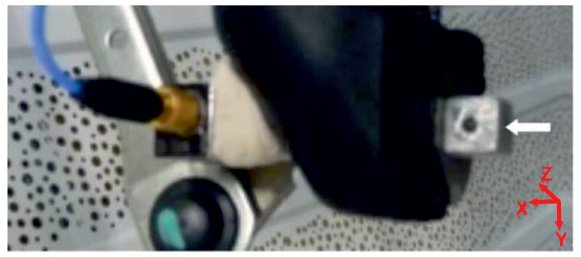
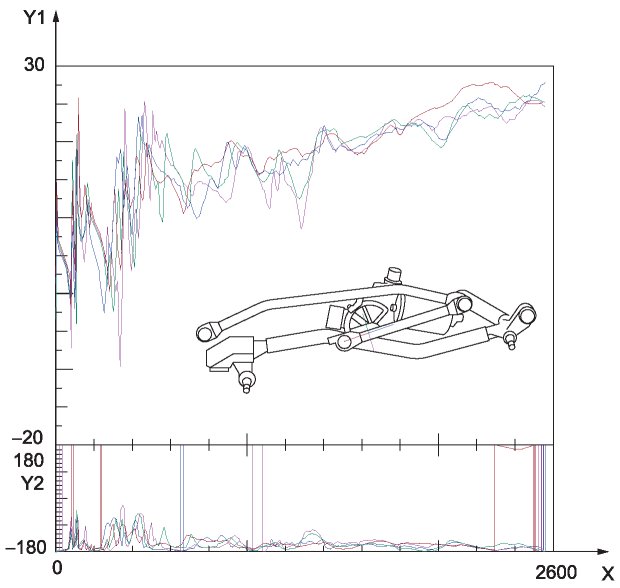


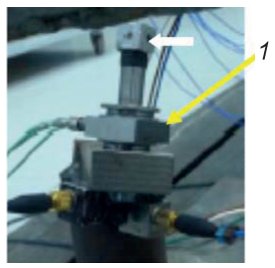
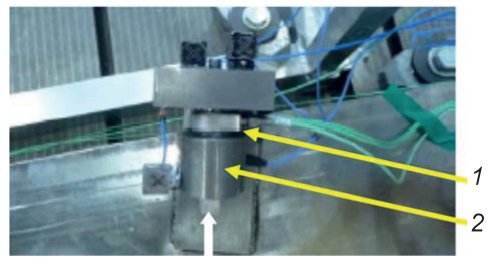
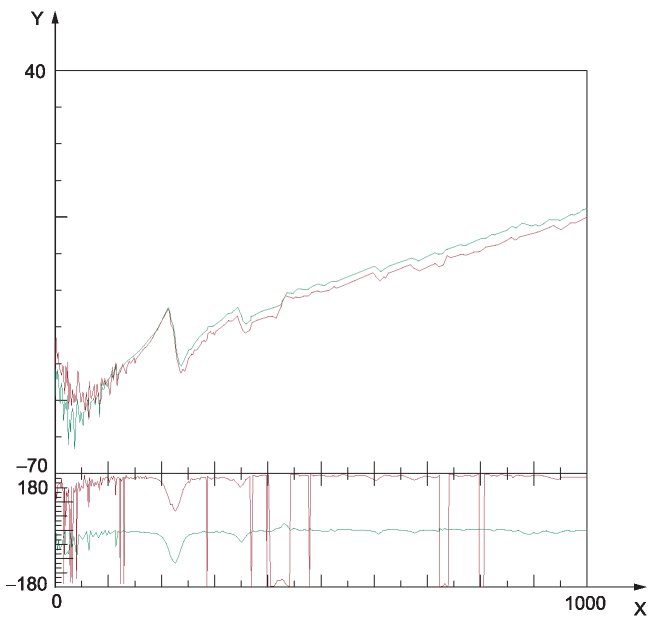


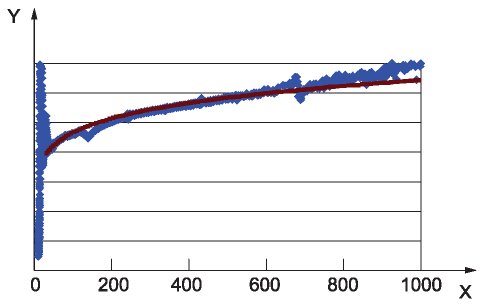
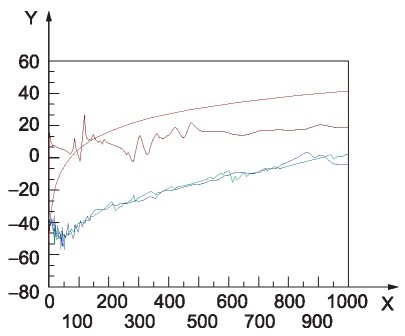
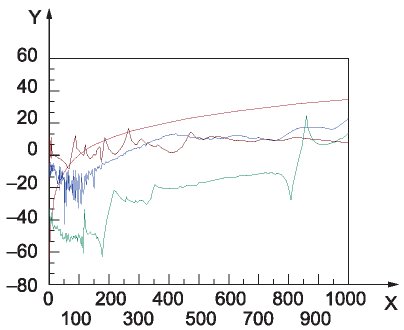
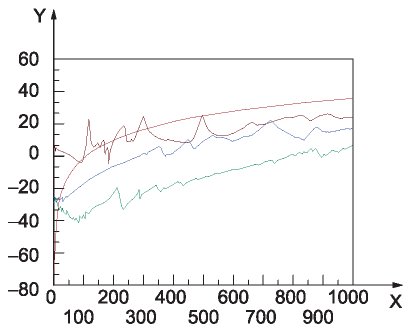


\omega^{2}K_{x}
\overline{f_{TB}}
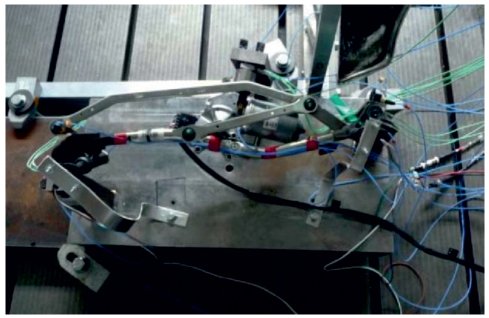
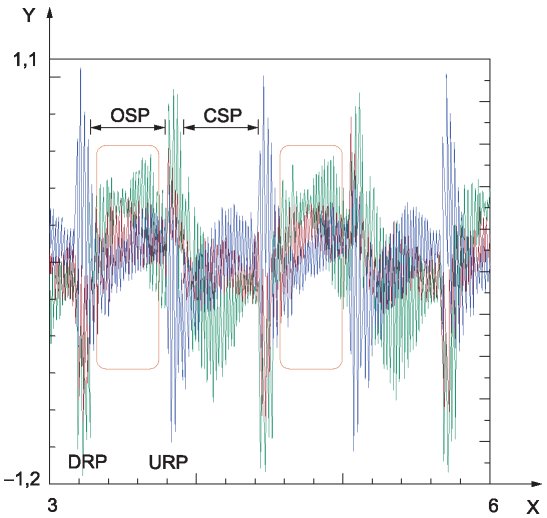


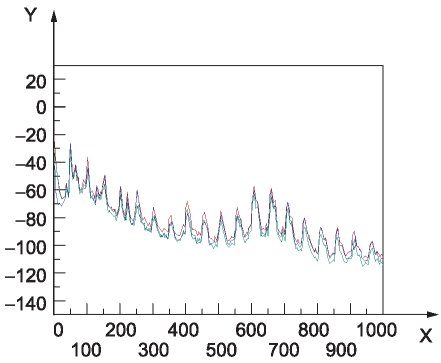
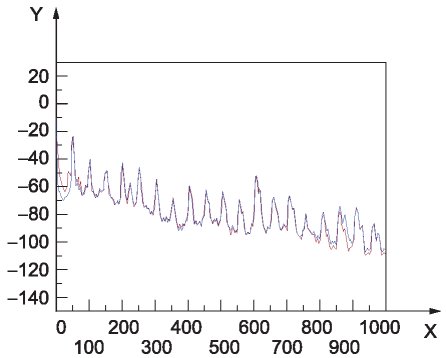
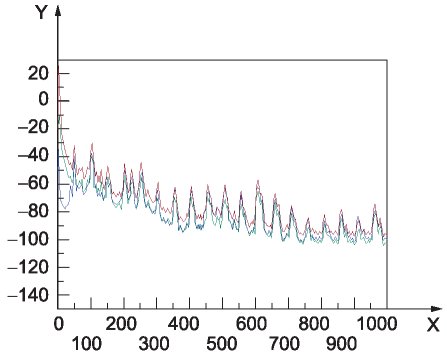


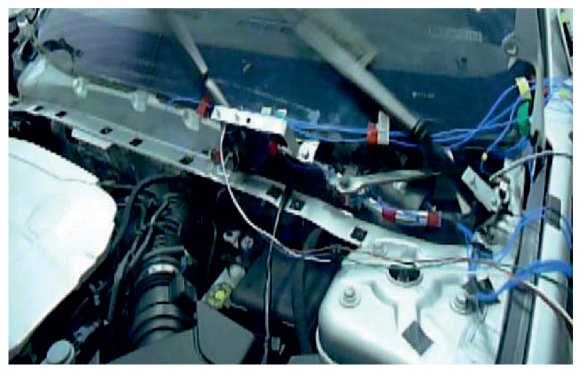
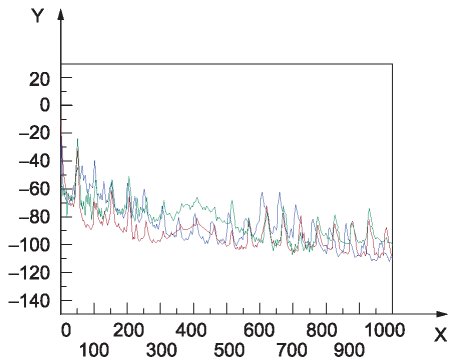
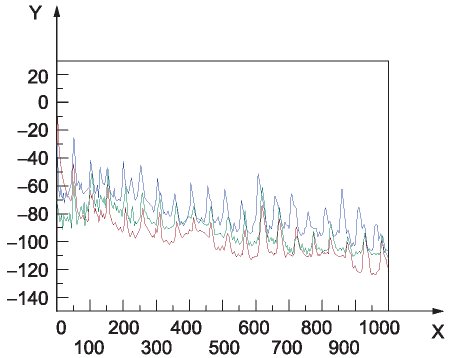
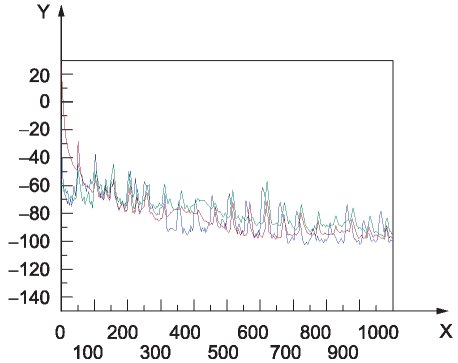


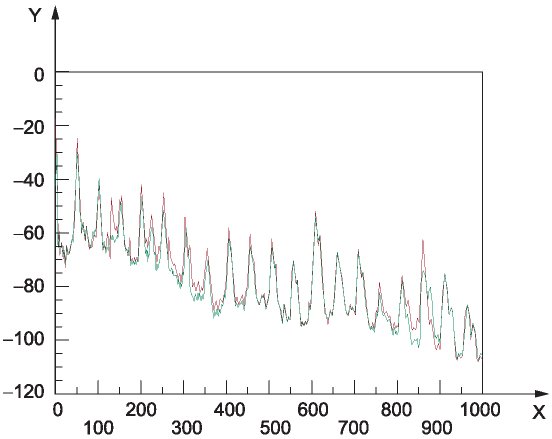


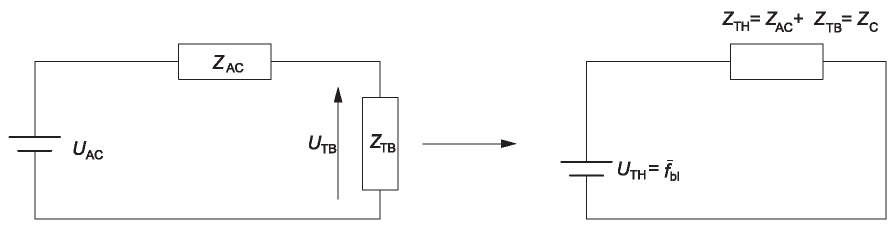
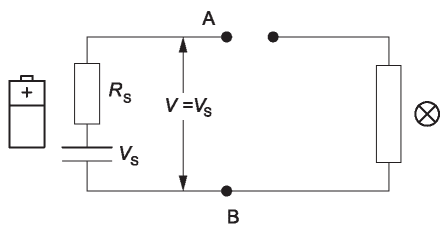
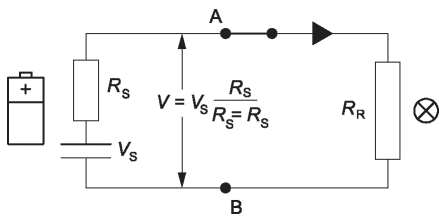
\gamma_{C}
\overline{f_{bl}}
\overline{f_{bl}} = - Z_{C}\gamma_{C},
j\omega
\omega
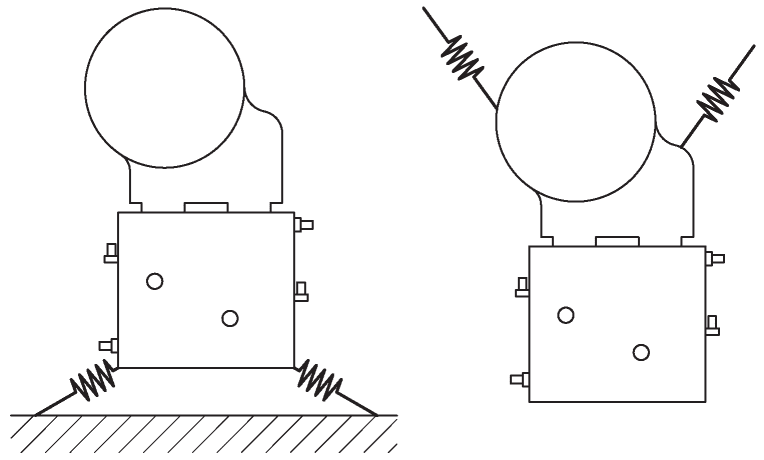
\gamma_{m}
\gamma_{C}
\gamma_{m}
\gamma_{C}
\gamma_{C} = H_{v} \cdot \gamma_{m}
\gamma_{m} = H_{v}^{- 1} \cdot \gamma_{C}.
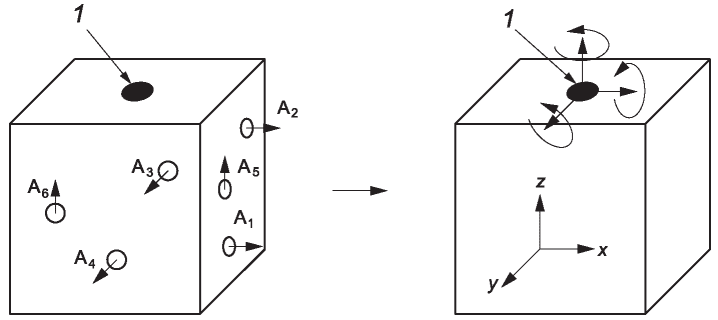
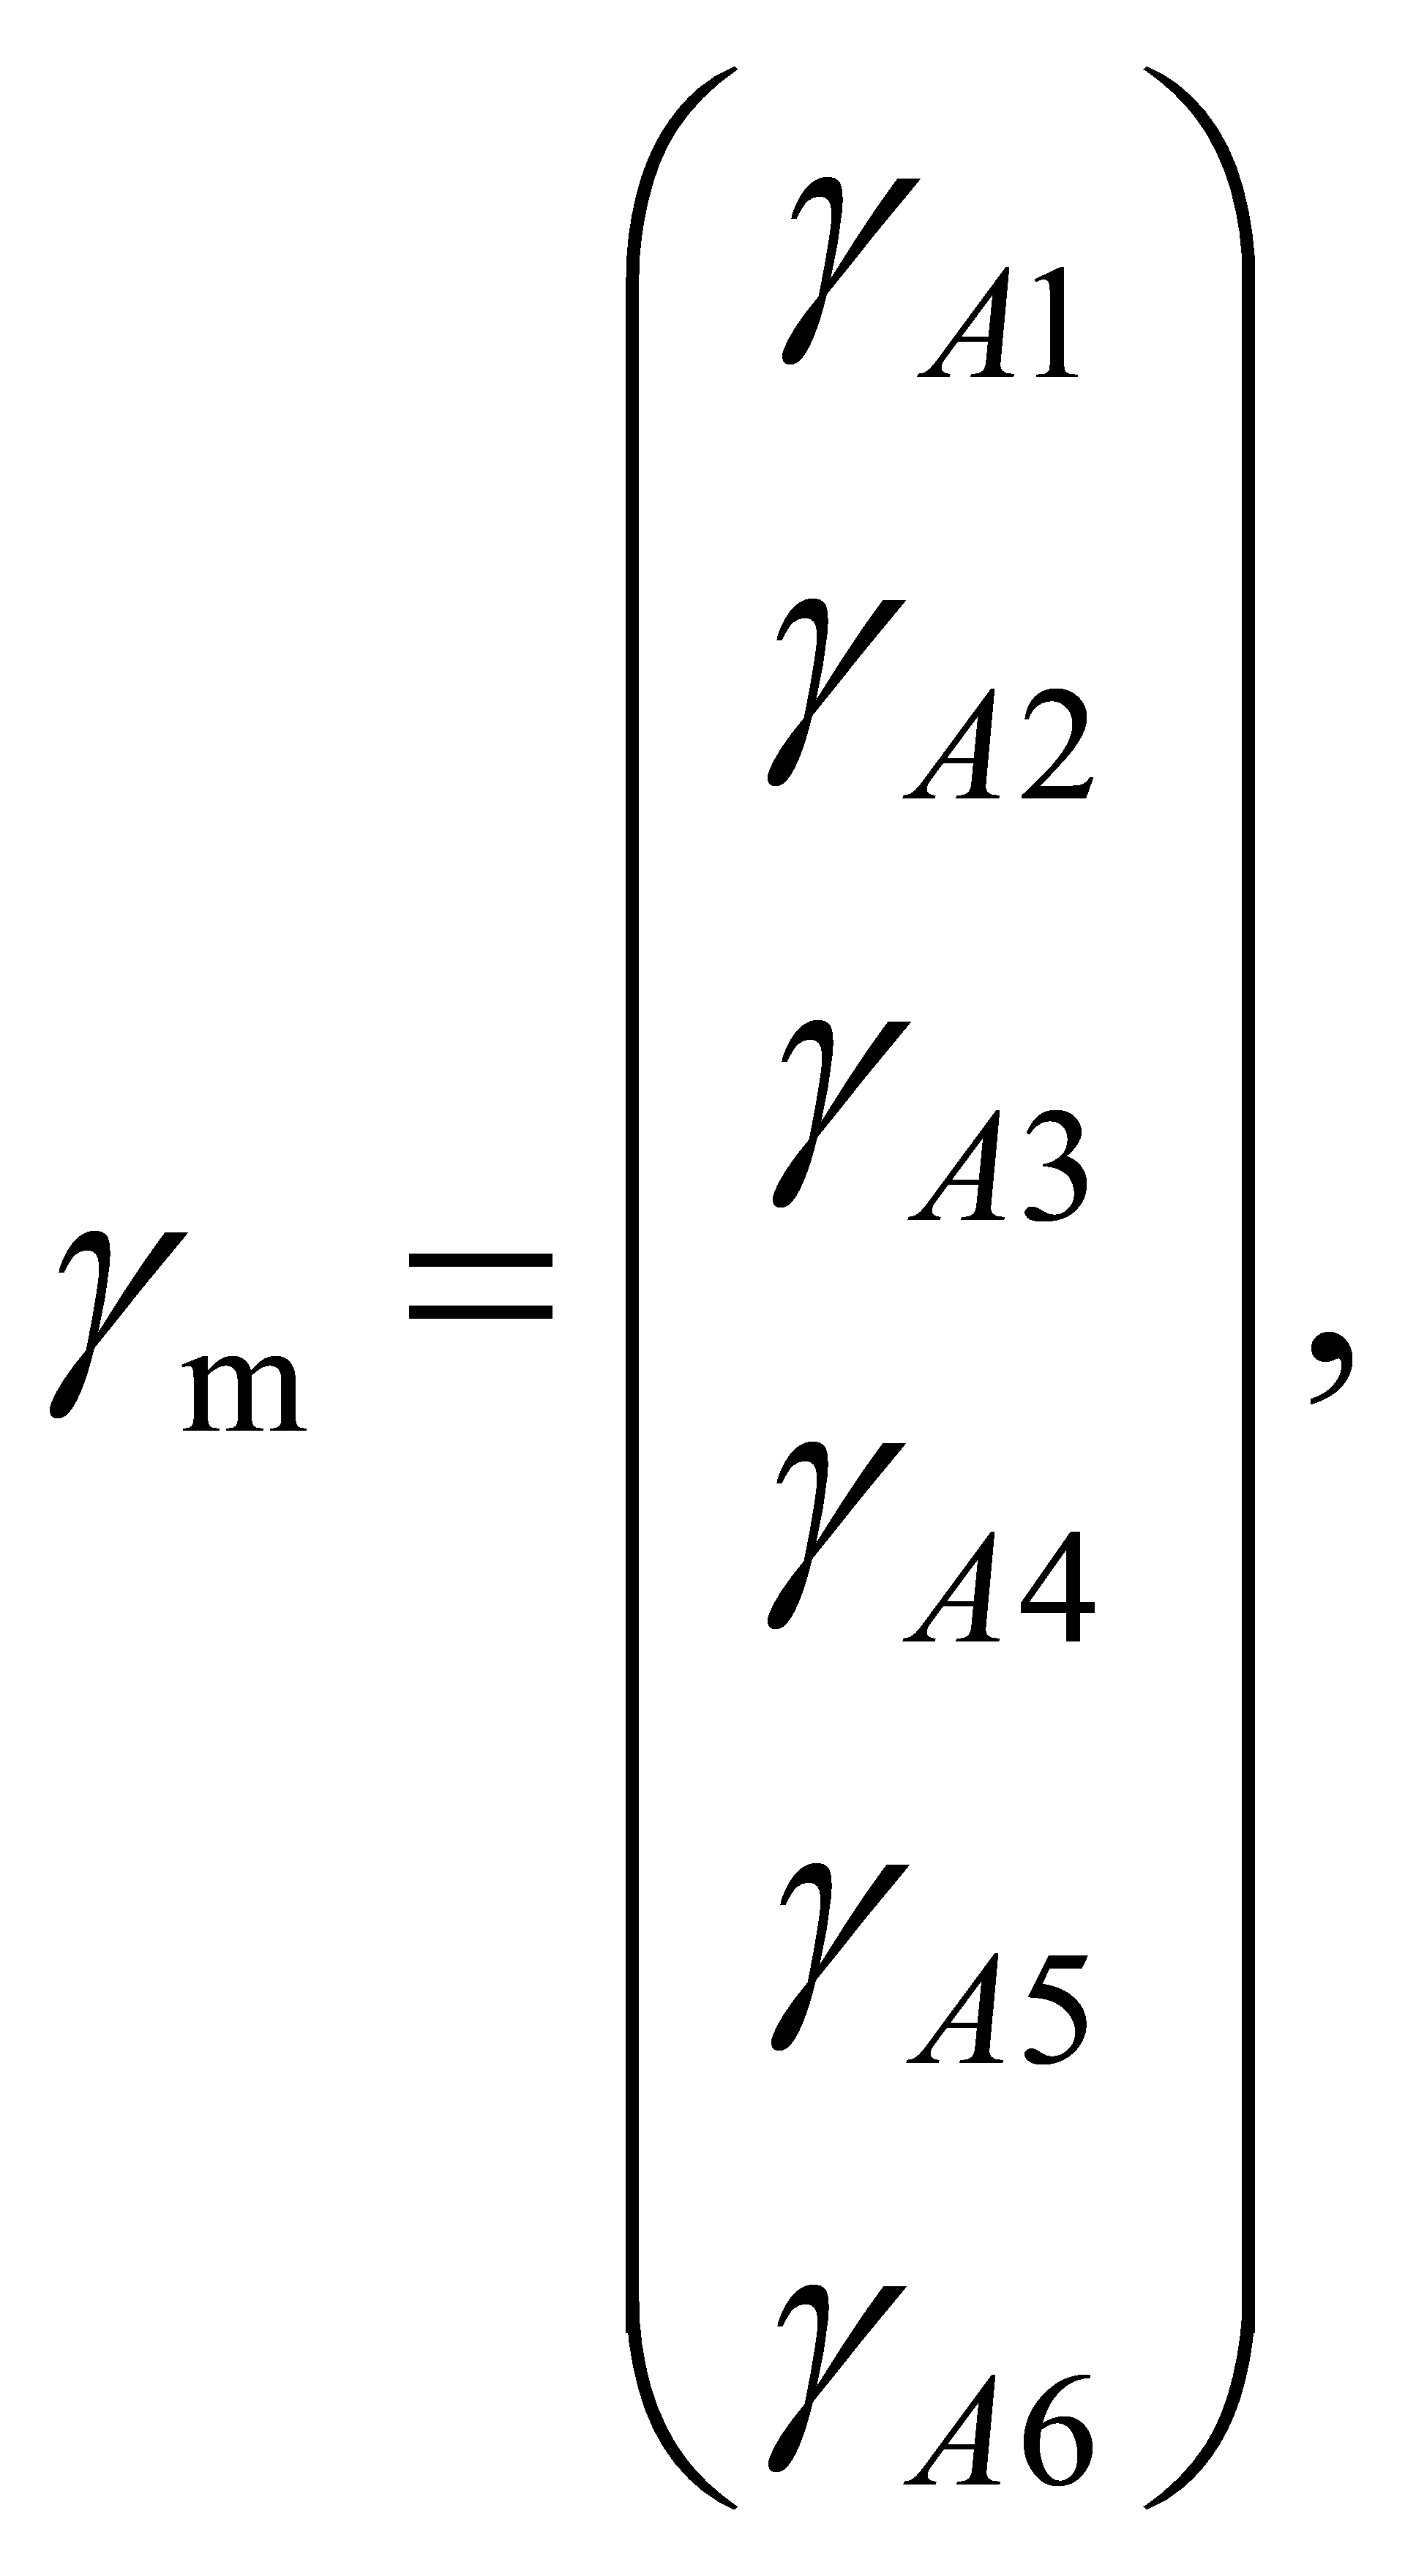
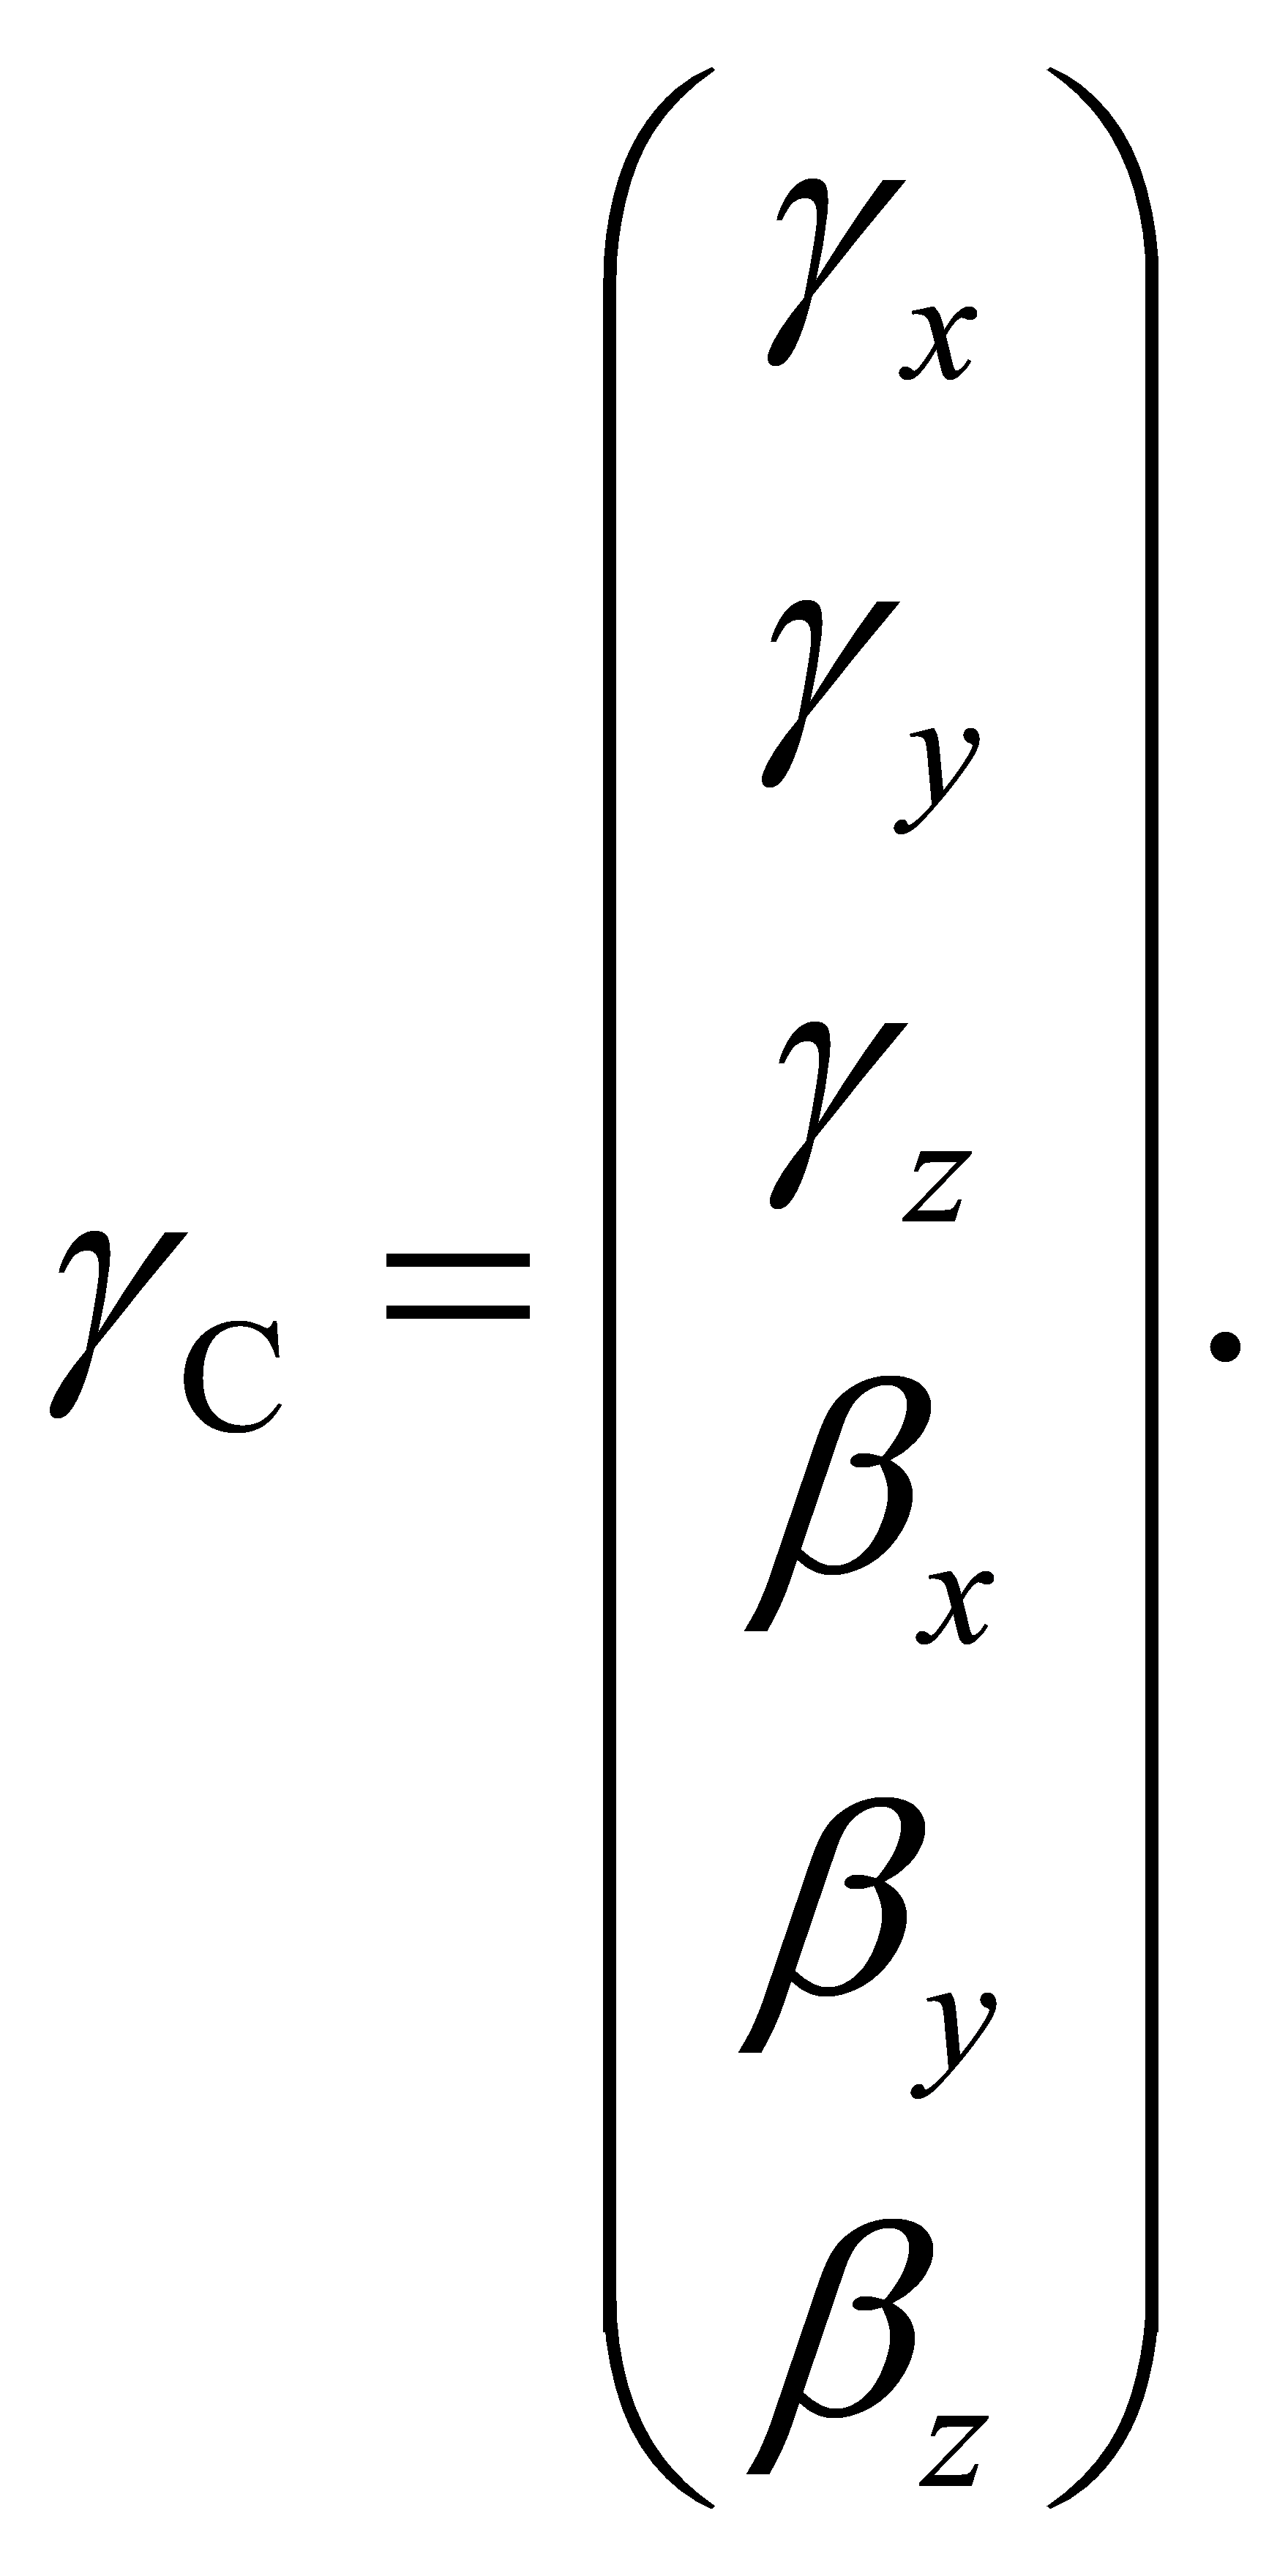
H_{v}^{- 1}
\gamma_{A_{k}}
\gamma_{C}
\gamma_{A_{k}} = \gamma_{C} + A_{k}C \cdot \frac{d\Omega}{dt} ,
\Omega
\gamma_{A1}
\gamma_{A3}
\gamma_{A6}
\gamma_{C}
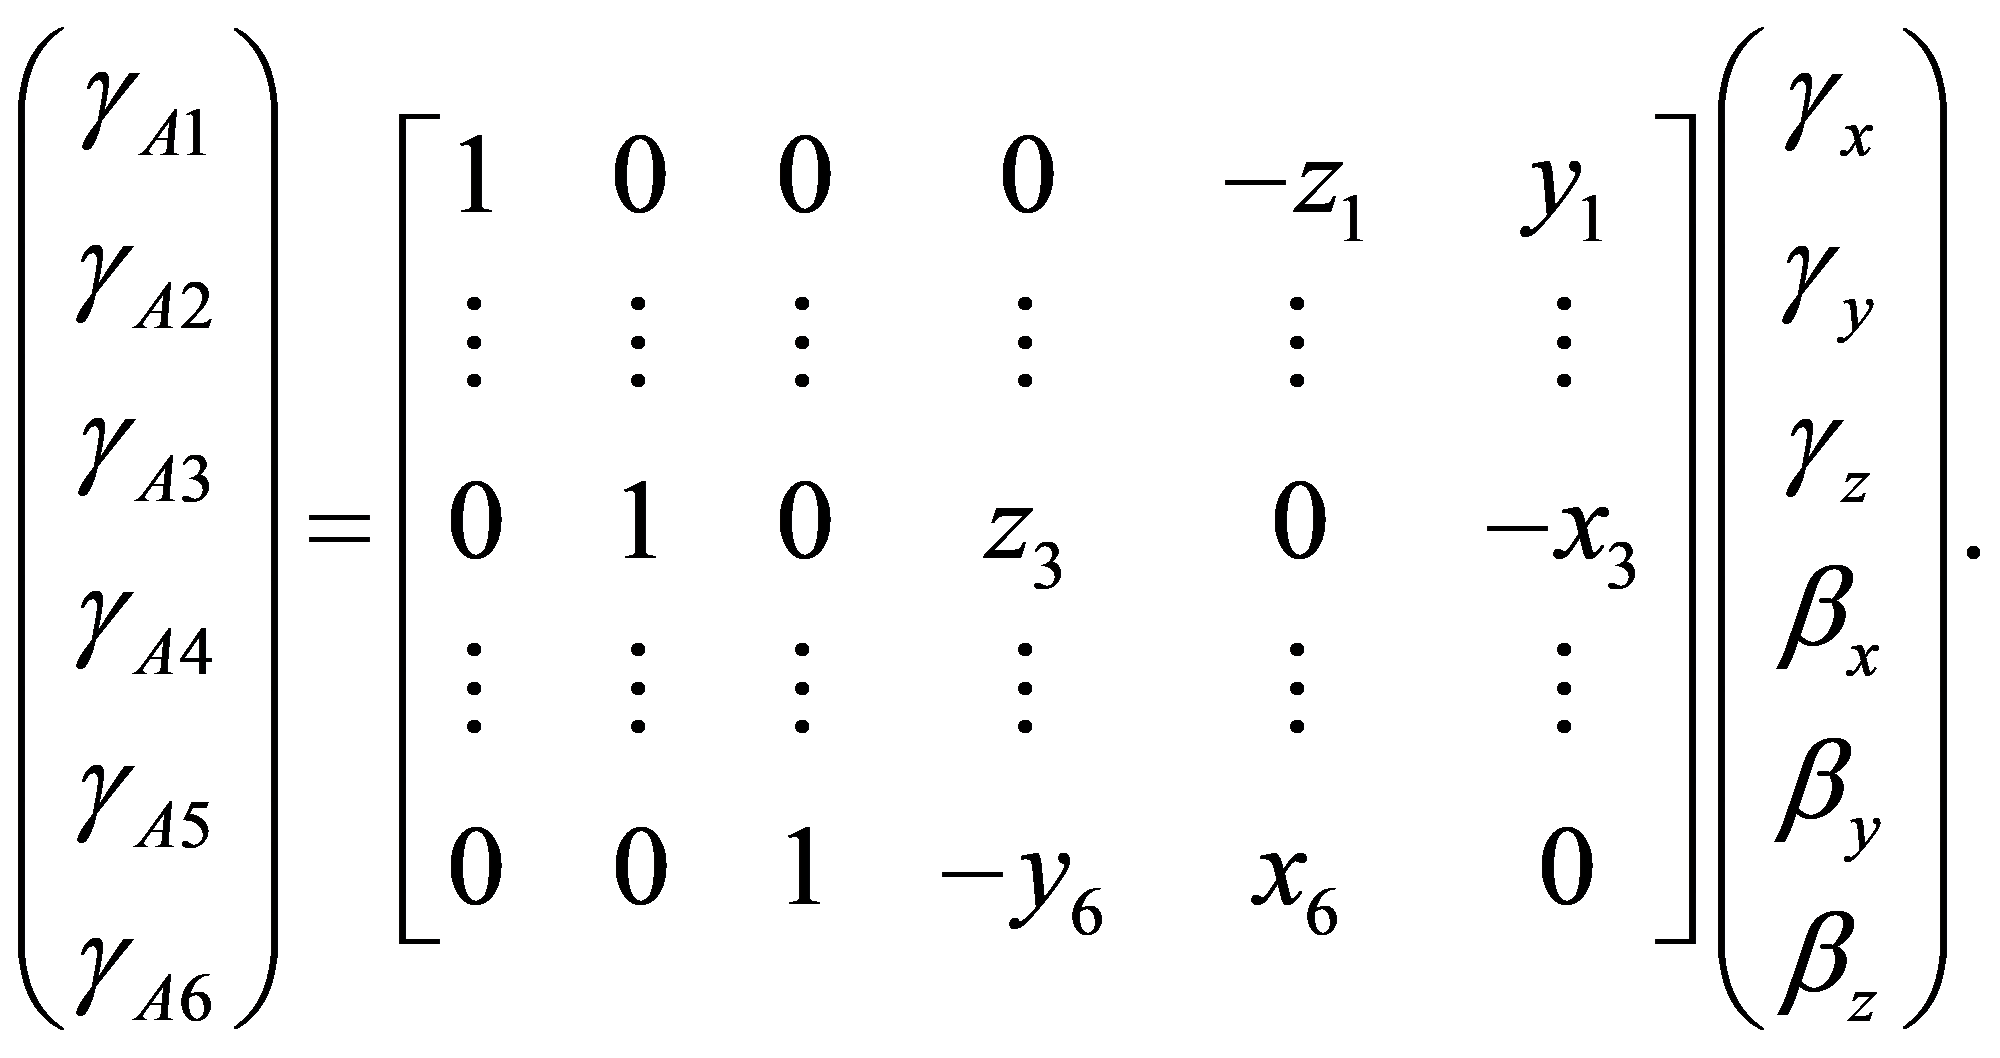
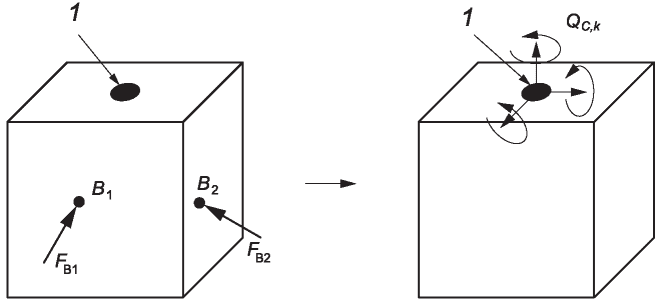
F_{B_{k}}
F_{B_{k}}
Q_{C,k} = F_{B_{k}},
M_{C,k} = M_{B_{k}} + CB_{k}F_{B_{k}},
Q_{C,k} = H_{f}F_{B_{k}},
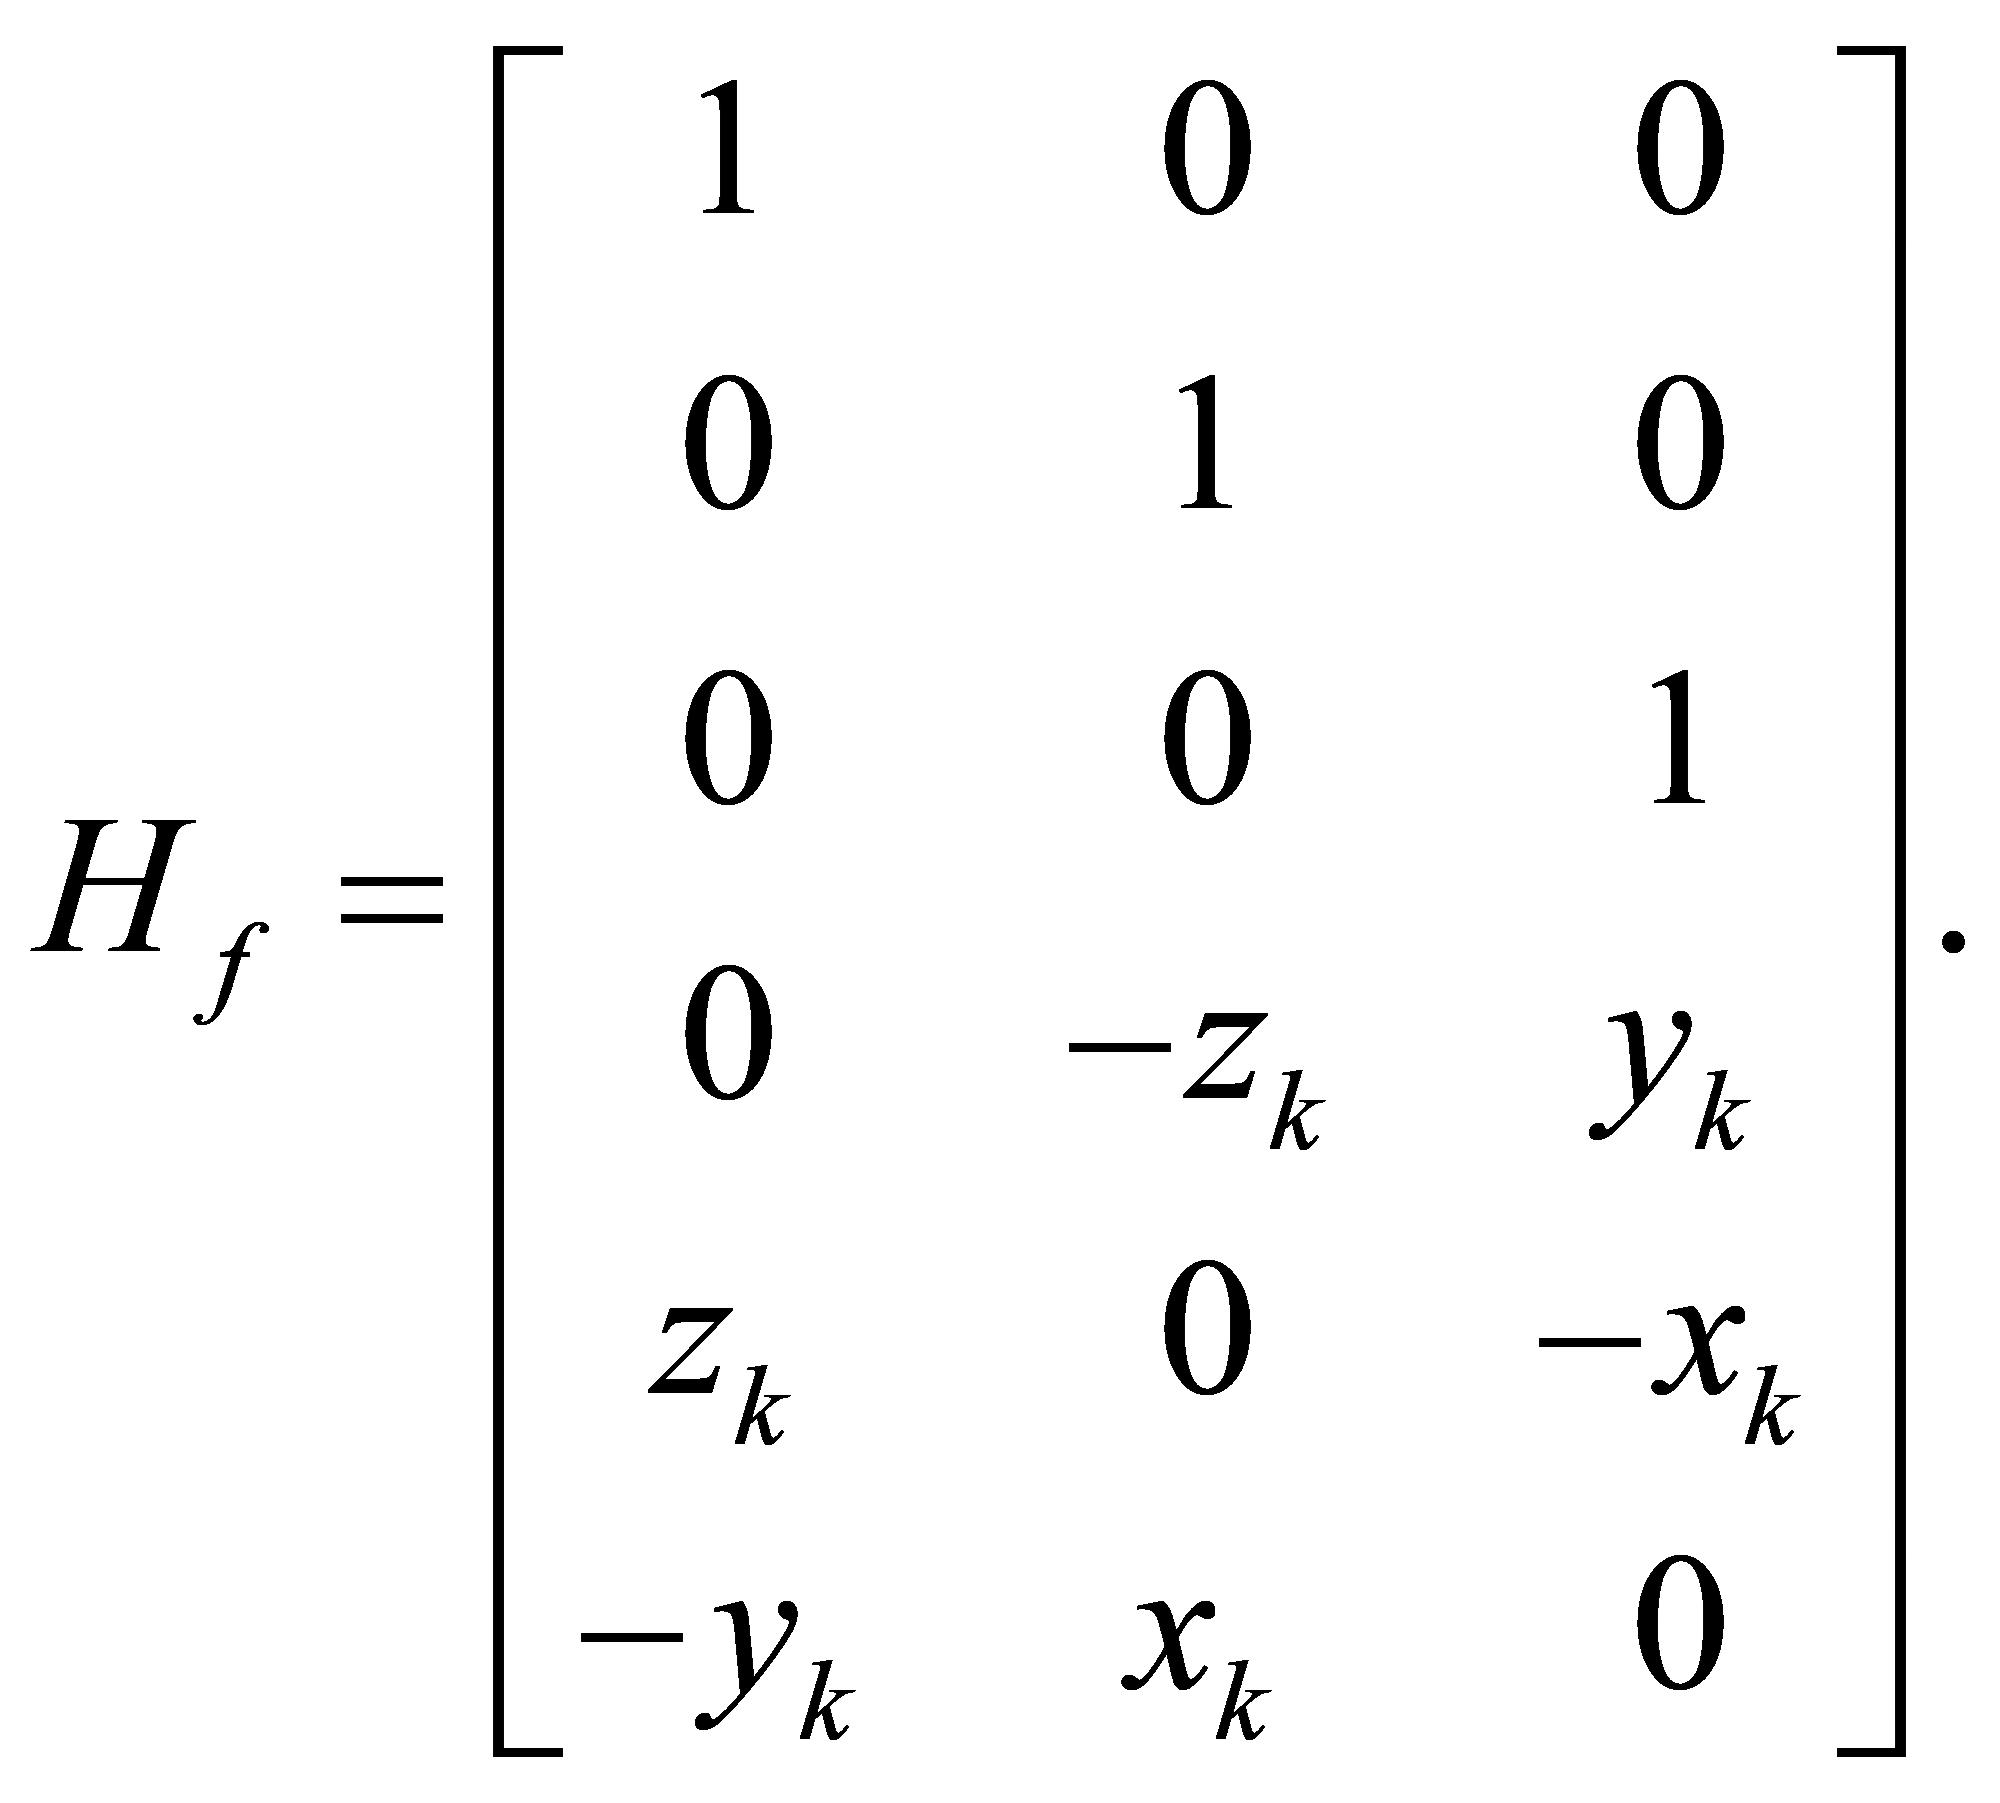
Q_{C} = [Q_{C,1}\cdots Q_{C,n}]
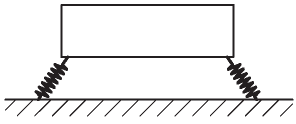
Y_{i,j} = \frac{a_{i}}{F_{j}}
Z_{Coupl} = Y_{Coupl}^{- 1}
Y_{AC}^{- 1} = Y_{Coupl}^{- 1} - Y_{TB}^{- 1}
Y_{i,1} = \frac{a_{i}}{F_{1}}
Y_{couplecp} = H_{v} \cdot Y_{Couplmeas}Q_{f}^{- 1}
F_{blecp} = - Y_{Couplecp}^{- 1} \cdot v_{ecp}
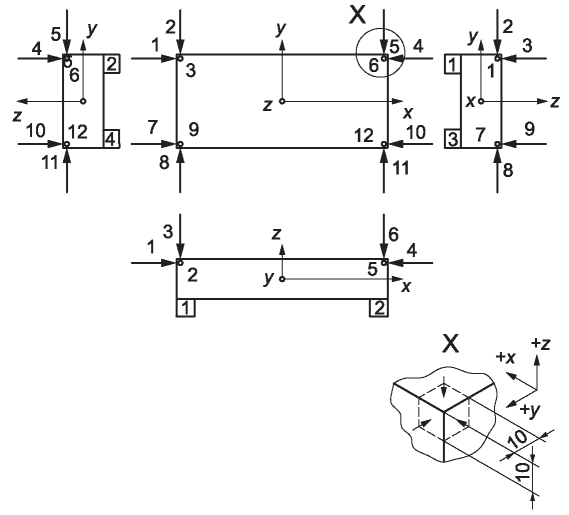
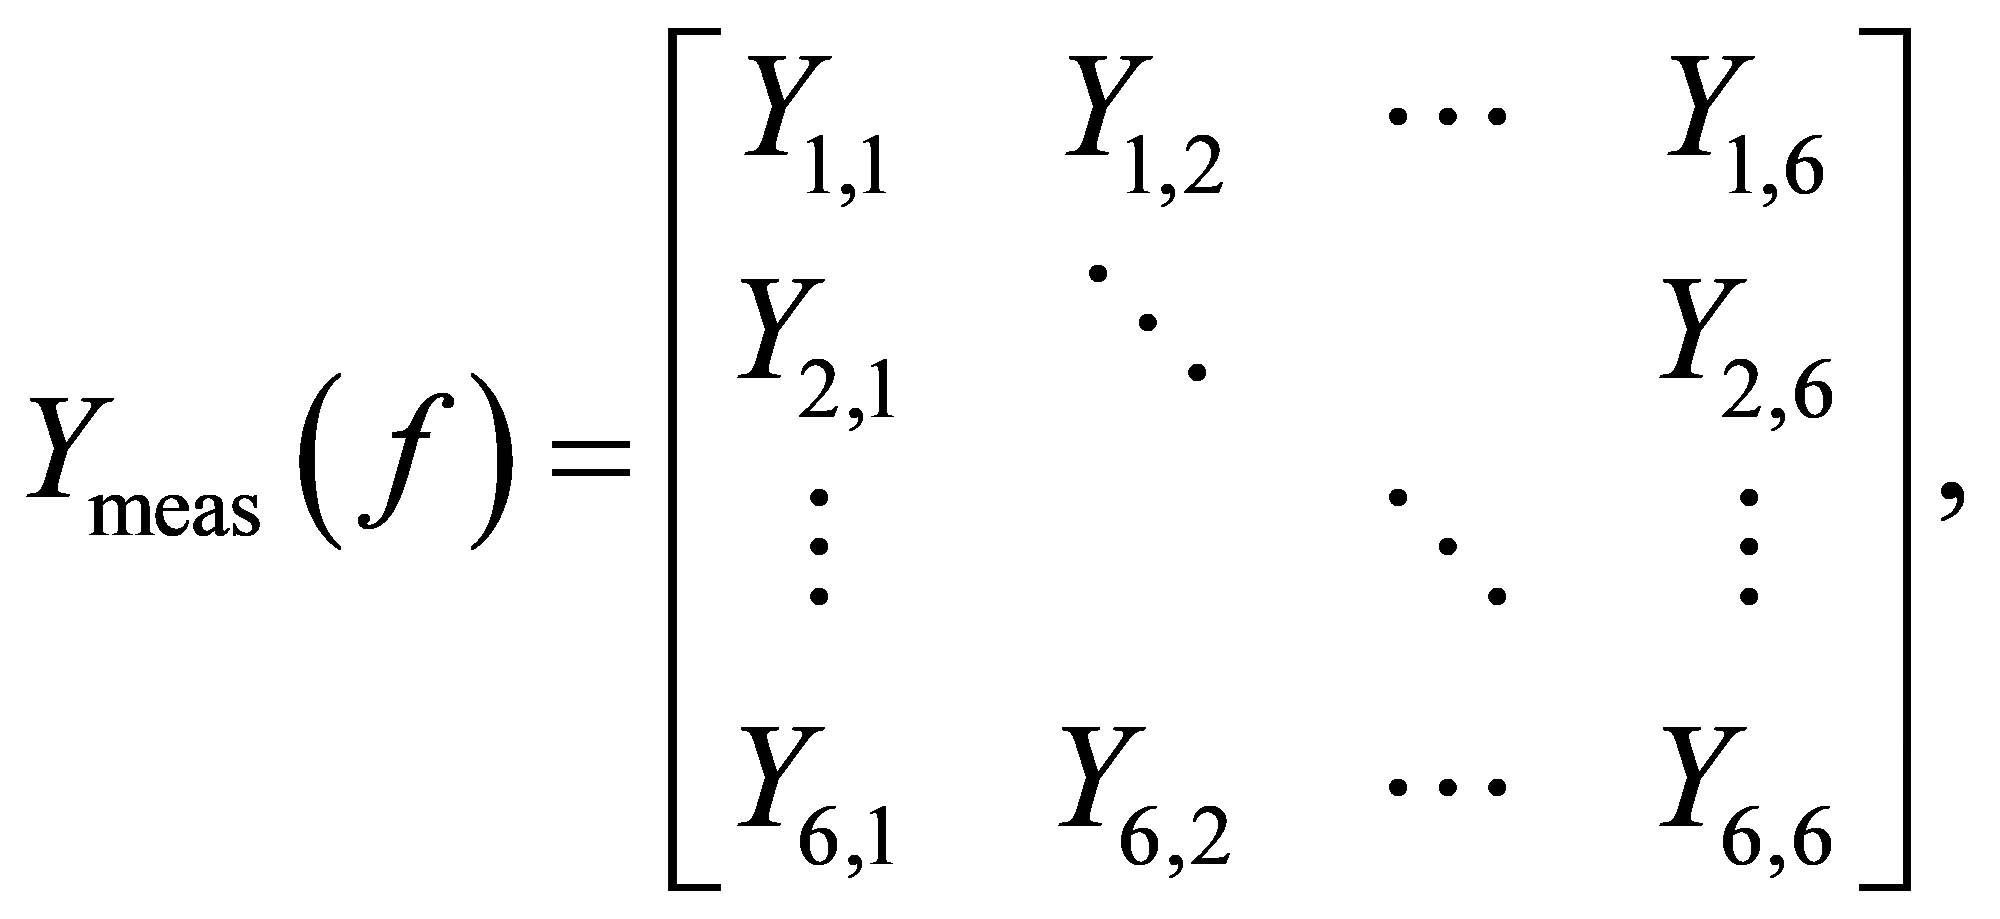
Y_{i,j}(f) = \frac{a_{i}}{F_{j}}
\gamma_{C} = H_{v} \cdot \gamma_{meas}Q_{C}^{- 1}.
Y_{AC}^{- 1} = Y_{Coupl}^{- 1} - Y_{TB}^{- 1}.
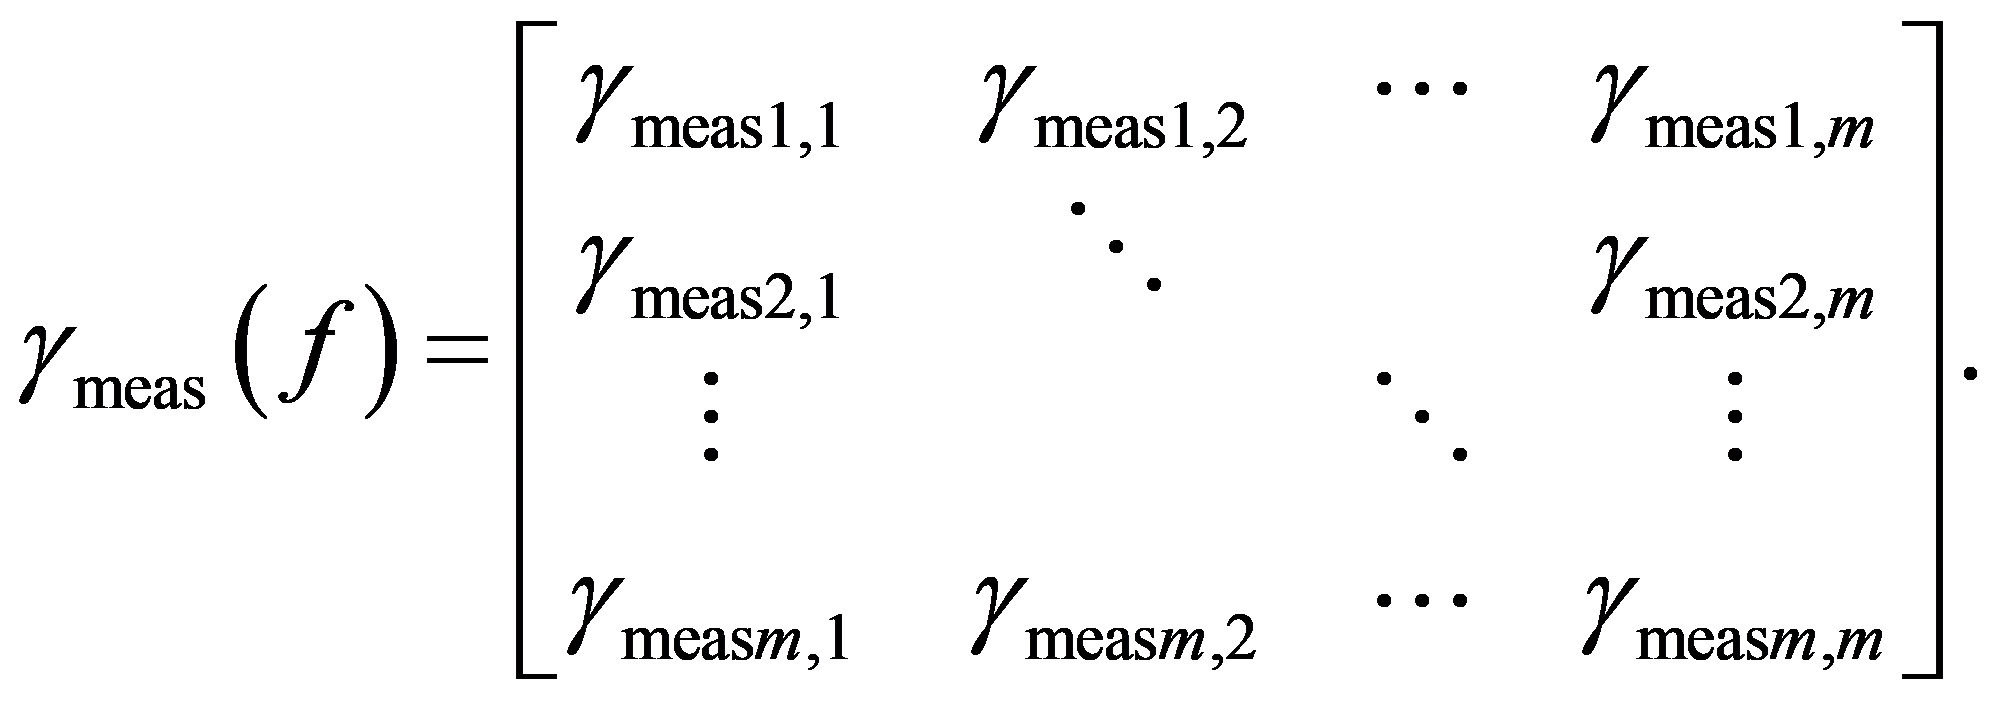
\gamma_{ecp} = H_{v}\gamma_{meas}.
F_{blecp} = - Y_{Couplecp}^{- 1} \cdot \gamma_{ecp}.
v_{C} = - Z_{Coupl}^{- 1}( - F_{bl}).