Без названия
Актуально на 04.11.2026.
Как цитировать: Без названия. https://bukva.ai/docs/bez-nazvaniya-4946
Документ 47902
Утвержден и введен в действие Приказом Федерального агентства по техническому регулированию и метрологии от 10 июля 2026 г. № 776-ст
НАЦИОНАЛЬНЫЙ СТАНДАРТ РОССИЙСКОЙ ФЕДЕРАЦИИ
ИНТЕЛЛЕКТУАЛЬНЫЕ ТРАНСПОРТНЫЕ СИСТЕМЫ
СЕРВИС СИСТЕМЫ НИЗКОСКОРОСТНОГО АВТОМАТИЧЕСКОГО ВОЖДЕНИЯ (СНАВ)
Intelligent transport systems. Lowspeed automated driving system service (LSADS). Part 2. Gap analysis
ГОСТ Р 72787.2-2026/ISO/TR 5255-2:2023
Дата введения 1 февраля 2027 года
Предисловие
1 ПОДГОТОВЛЕН Федеральным государственным унитарным предприятием «Центральный ордена Трудового Красного Знамени научно-исследовательский автомобильный и автомоторный институт „НАМИ“ (ФГУП „НАМИ“) на основе собственного перевода на русский язык англоязычной версии документа, указанного в пункте 4»
2 ВНЕСЕН Техническим комитетом по стандартизации ТК 056 «Дорожный транспорт»
3 УТВЕРЖДЕН И ВВЕДЕН В ДЕЙСТВИЕ Приказом Федерального агентства по техническому регулированию и метрологии от 10 июля 2026 г. № 776-ст
4 Настоящий стандарт идентичен международному документу ISO/TR 5255-2:2023 «Интеллектуальные транспортные системы. Обслуживание низкоскоростной системы автоматического вождения (LSADS). Часть 2. Анализ пробелов» (ISO/TR 5255-2:2023 «Intelligent transport systems — Low-speed automated driving system (LSADS) service — Part 2: Gap analysis», IDT).
При применении настоящего стандарта рекомендуется использовать вместо ссылочных международных документов соответствующие им национальные стандарты, сведения о которых приведены в дополнительном приложении ДА.
Дополнительные сноски в тексте стандарта, выделенные курсивом, приведены для пояснения текста оригинала
Правила применения настоящего стандарта установлены в статье 26 Федерального закона от 29 июня 2015 г. № 162-ФЗ «О стандартизации в Российской Федерации». Информация об изменениях к настоящему стандарту публикуется в ежегодном (по состоянию на 1 января текущего года) информационном указателе «Национальные стандарты», а официальный текст изменений и поправок — в ежемесячном информационном указателе «Национальные стандарты». В случае пересмотра (замены) или отмены настоящего стандарта соответствующее уведомление будет опубликовано в ближайшем выпуске ежемесячного информационного указателя «Национальные стандарты». Соответствующая информация, уведомление и тексты размещаются также в информационной системе общего пользования — на официальном сайте Федерального агентства по техническому регулированию и метрологии в сети Интернет (www.rst.gov.ru)
Введение
Для внедрения систем низкоскоростного автоматического вождения (СНАВ), предназначенных для перемещения людей, товаров и оказания транспортных услуг в городских и сельских районах, необходимо стандартизировать ролевую и функциональную модели сервиса.
ИСО 22737 и ИСО 7856 устанавливают требования и процедуры испытаний СНАВ, но не охватывают требования к ролевой или функциональной модели сервисов, основанных на этих технологиях, в которых также используются объекты дорожно-транспортной инфраструктуры. В настоящее время возникают варианты использования СНАВ для организации транспортной мобильности и планируется развитие их дальнейших вариаций. В этих вариантах нет единой методологии использования различных ролей и функциональных моделей, поэтому существует потребность в общепринятых руководствах, стандартах.
ISO/TS 5255-1 определяет единую ролевую и функциональную модель использования СНАВ. При разработке новых сервисов с использованием СНАВ ISO/TS 5255-1 может являться ссылочным стандартом, что будет способствовать развитию бизнеса, а не препятствовать ему.
Настоящий стандарт включает метод стратегического планирования (gap-анализа) в области безопасной эксплуатации и служит базовым документом, описывающим, какие дополнительные требования необходимо рассмотреть для обеспечения безопасности при эксплуатации, в дополнение к требованиям, описанным в ISO/TS 5255-1. Цель настоящего стандарта — оказать помощь во внедрении СНАВ, включая объекты инфраструктуры для поддержки мобильности в городских и сельских районах.
1 Область применения
- исследует и анализирует среду обеспечения безопасности для сервисов систем низкоскоростного автоматического вождения (СНАВ);
- устанавливает дополнение свойства безопасности для функциональной модели, приведенной в ISO/TS 5255-1;
- устанавливает дополнительные аспекты безопасности для СНАВ;
- устанавливает роль для функциональной модели сервисных приложений для СНАВ.
Настоящий стандарт способствует разработке требований к эксплуатационной безопасности сервисов систем низкоскоростного автоматического вождения, отличных от приведенных в ISO/TS 5255-1.
Настоящий стандарт применим к сервисам, использующим только транспортные средства, оснащенные СНАВ.
В область применения настоящего стандарта не входит бортовая система управления.
2 Нормативные ссылки
В настоящем стандарте использована нормативная ссылка на следующий документ [для датированной ссылки применяют только указанное издание ссылочного документа, для недатированной — последнее издание (включая все изменения)]:
ISO/TS 14812, Intelligent transport systems — Vocabulary (Интеллектуальные транспортные системы. Словарь)
3 Термины и определения
В настоящем стандарте применены термины по ISO/TS 14812.
ИСО и МЭК поддерживают терминологические базы данных для применения в целях стандартизации по следующим адресам:
- платформа онлайн-просмотра ИСО доступна по адресу: https://www.iso.org/obp;
- Электропедия МЭК доступна по адресу: https://www.electropedia.org/.
3.1 искусственный интеллект; ИИ (artificial intelligence, AI): Система, способная приобретать, обрабатывать, создавать и применять знания, хранящиеся в виде модели, для выполнения одной или нескольких поставленных задач.
4 Функция поддержки безопасности сервисов системы низкоскоростного автоматического вождения
4.1 Общий обзор
Безопасность при проектировании СНАВ обеспечивается за счет соответствия требованиям стандартов, таких как UL4600, серия ИСО 26262 и ИСО 21448.
4.2 Кибербезопасность системы низкоскоростного автоматического вождения
Система управления учетными данными является инструментом для решения вопросов обеспечения кибербезопасности по ISO/TS 5255-1. Транспортное средство, оснащенное СНАВ, должно иметь такую систему для обеспечения кибербезопасности. ISO/TS 21177 содержит политики для наборов служб безопасности ITS-станций, необходимых для обеспечения подлинности источника и целостности информации между защищенными устройствами, такими как:
- устройства, работающие как управляемые защищенные объекты с ограниченным доступом, т.е. «блоки связи ITS-станций» (ITS-SCU) и «блоки ITS-станций» (ITS-SU), указанные в ИСО 21217;
- ITS-SU (состоящие из одного или нескольких ITS-SCU) и внешние доверенные объекты, такие как датчики и сети управления.
Эти сервисы включают аутентификацию и установление защищенного сеанса связи, которые требуются для обмена информацией надежным и безопасным образом.
Эти сервисы необходимы для многих приложений и сервисов ITS, включая приложения для обеспечения безопасности, для которых время является критически важным показателем, а также сервисов автоматизированного/автоматического вождения и удаленного управления ITS-станциями (ИСО 24102-2) включая сервисы, связанные с оборудованием придорожной инфраструктуры.
Для транспортного средства, оснащенного СНАВ стандарт SAE 21434 устанавливает технические требования к управлению рисками кибербезопасности в отношении концепции разработки продукта, производства, эксплуатации, технического обслуживания и вывода из эксплуатации электрических и электронных (Э/Э) систем, установленных на дорожных транспортных средствах, включая их компоненты и интерфейсы.
4.3 Среда безопасности системы низкоскоростного автоматического вождения с использованием искусственного интеллекта
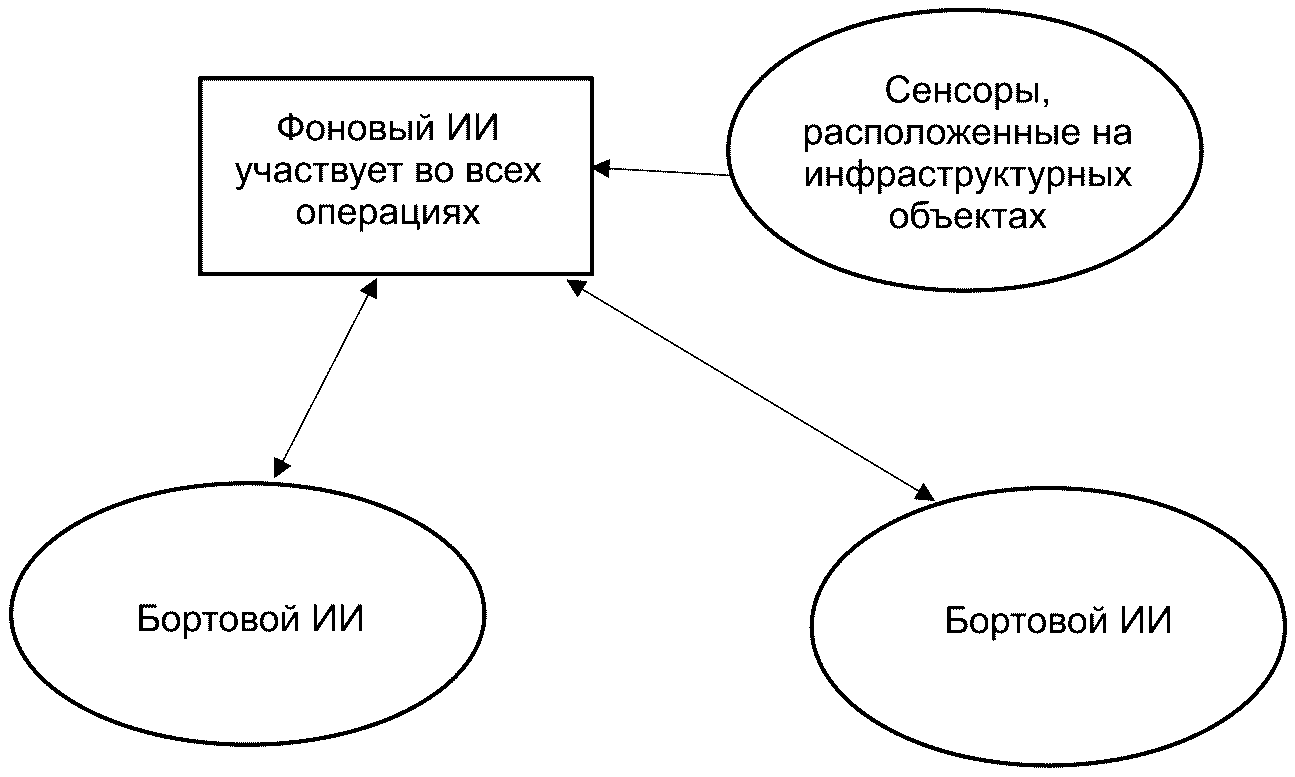
В целях организации работы парка СНАВ используется функция обеспечения безопасной эксплуатации. Задача этой функции заключается в организации взаимодействия между бортовым ИИ (установленным на транспортное средство) и фоновым ИИ (расположенным в центре управления сервисами СНАВ). В случаях, когда ресурсов бортового ИИ не хватает для выполнения определенной задачи, тогда функция обеспечения безопасной эксплуатации создает запрос на предоставление дополнительных ресурсов фонового ИИ. Также функция обеспечения безопасной эксплуатации контролирует процедуру замещения ресурсов бортового ИИ на ресурсы фонового ИИ. На рисунке 1 представлена структура функций ИИ для обеспечения безопасной эксплуатации. В целях принятия решений фоновым ИИ необходимы как данные с бортового оборудования, так и дополнительные данные с датчиков оборудования придорожной инфраструктуры. Таким образом внутренний ИИ с каждого транспортного средства отправляет огромное количество данных, предназначенных для фонового ИИ.
4.4 Отказоустойчивость
Все элементы систем, предназначенные для организации работы СНАВ, включая объекты поддержки инфраструктуры, проектируются на основе концепции отказоустойчивости. Даже когда фоновый ИИ корректирует бортовой ИИ транспортного средства, ожидается, что бортовой ИИ транспортного средства будет спроектирован для работы в соответствии с этой концепцией. Повторный запуск транспортного средства, оснащенного СНАВ, после возникновения аварийной ситуации и возобновления работы самой СНАВ должен происходить на минимальной маневренной скорости, при этом необходимо быть готовыми к внезапным прерываниям сервиса или полной остановке сервиса. Все данные сенсоров от всех сервисов СНАВ и других сенсоров инфраструктуры «умного города» также, как правило, предназначены для использования всеми ИИ СНАВ для принятия решений о предоставлении услуг обеспечения безопасности.
4.5 Стандарты проектирования безопасности
Серия стандартов ИСО 26262 и UL 4600 содержит требования безопасности для всей системы СНАВ. Концепция «безопасность прежде всего» является приоритетной.
4.6 Эксплуатационная концепция безопасности с использованием искусственного интеллекта
На рисунке 1 представлена структура безопасной эксплуатации СНАВ с использованием функций ИИ.
Фоновый ИИ должен вносить вклад в обеспечение безопасной эксплуатации всего парка транспортных средств, оснащенных СНАВ. Для принятия решений фоновым ИИ используются дополнительные данные от датчиков инфраструктуры. Бортовой ИИ транспортного средства, оснащенного СНАВ, обычно управляет операциями безопасности и получает поддержку от фоновой ИИ при необходимости. В приложении A представлены примеры использования.
ИИ обучается аспектам обеспечения безопасной эксплуатации на основе достаточных данных о вождении. ИИ не обладает способностью мыслить и не может принимать решения без внешней поддержки. Поэтому, когда бортовой ИИ сталкивается с новым аспектом, он должен воспользоваться внешней поддержкой со стороны более зрелого, фонового ИИ или других субъектов, обладающих способностью принимать решения.
Рисунок 1 — Структура безопасной эксплуатации системы низкоскоростного автоматического вождения с использованием функций ИИ
4.7 Обучение искусственного интеллекта функциям обеспечения безопасной эксплуатации
Предполагается, что ИИ будет спроектирован для постоянного обучения на принципах достаточности и правильной структуризации больших данных, предоставляемых сенсорами инфраструктуры «умного города» и записями автоматического вождения в реальном времени. Однако незрелому ИИ необходима поддержка со стороны более зрелого ИИ. По этой причине ИИ, поддерживающий автоматическое вождение, нуждается в постоянном приобретении опыта для обработки новых дорожных ситуаций, с верными и корректными принятыми решениями в области обеспечения безопасной эксплуатации.
4.8 Интероперабельность обучения между искусственными интеллектами
Обучение, предоставленное фоновым ИИ, должно быть доступно всем транспортным средствам, оснащенным СНАВ. Поэтому фоновый ИИ должен быть спроектирован таким образом, чтобы обеспечить постоянное обновление информации о принятии безопасных решений всем транспортным средствам, оснащенным СНАВ. Это позволит всему автопарку СНАВ увеличить безопасность и эффективность работы.
5 Дополнительная функция поддержки безопасности сервиса системы низкоскоростного автоматического вождения
5.1 Общие положения
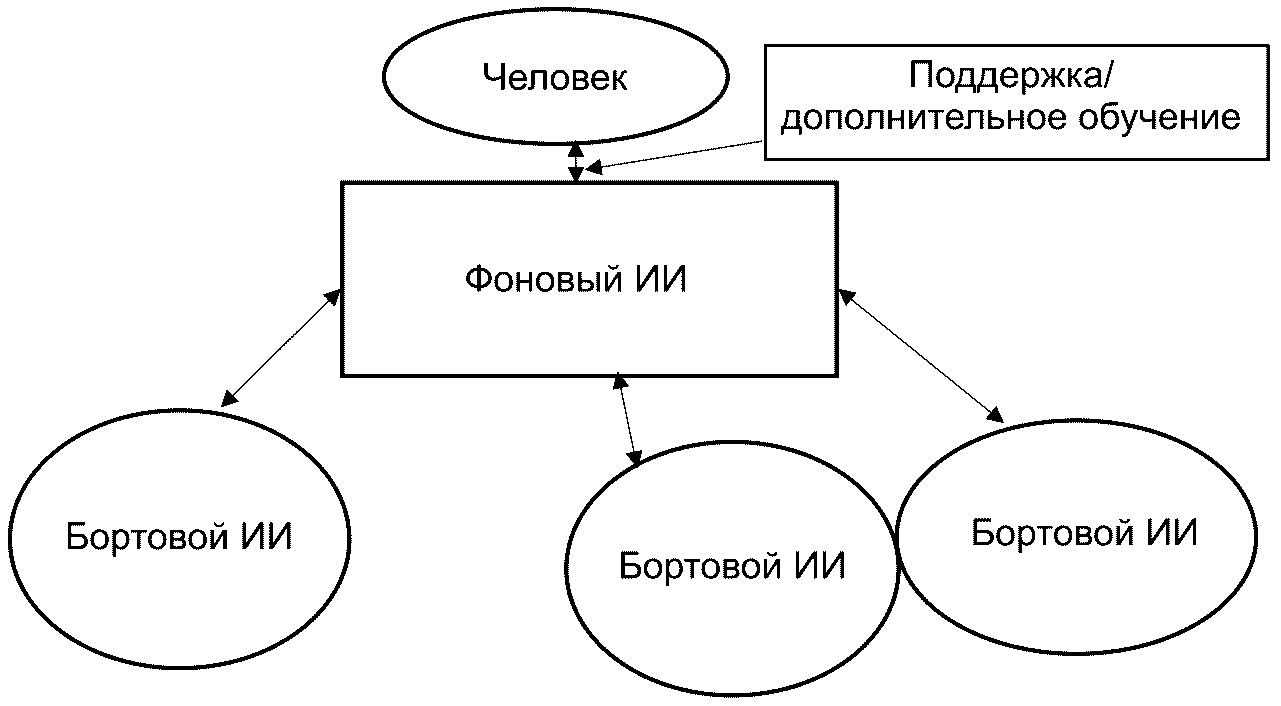
В последнее время стало очевидно, что наиболее подходящим учителем для обучения ИИ до зрелого уровня является человек. Ожидается, что модель иерархии поддержки безопасности с использованием концепции «человек на первом месте» будет наиболее разумным решением. На рисунке 2 представлена данная концепция.
Рисунок 2 — Дополнения к функциям обеспечения безопасности системы низкоскоростного автоматического вождения
5.2 Роль человека
СНАВ, рассмотренные в настоящем стандарте, должны быть разработаны в соответствии с эксплуатационными требованиями для уровней 4 и 5 (SAE J3016). Предполагается, что вмешательство человека будет происходить в зависимости от уровня зрелости внутреннего ИИ.
В некоторых случаях, когда фоновый ИИ не может принять безопасное решение, его может принять человек-оператор в центре управления сервисом СНАВ. Для принятия решения человеком должны быть доступны данные с различных сенсоров, включая оборудования придорожной инфраструктуры и «умного города». Полнота данных необходима для принятия безопасного решения.
6 Экосистема подключенного транспорта
6.1 Задержка
Функция безопасности достигается за счет обеспечения связи с минимальной задержкой, создаваемой всей телекоммуникационной системой, включая этапы на различных стадиях (цифро-аналоговое преобразование/аналого-цифровое преобразование, сжатие, распаковка). Для сервисов СНАВ, требующих управления в реальном времени, задержки связи являются критическим фактором. Текущая мобильная сеть четвертого поколения не удовлетворяет потребностям для приложений безопасности. Технология связи 5G и появляющаяся система сотовой связи 6G/спутниковой связи на низкой околоземной орбите (НОО) могут быть подходящим выбором. Спутниковая связь между НОО с использованием лазерной связи может сократить время ожидания вдвое, поскольку лазер распространяется в вакууме в два раза быстрее, чем по оптическому волокну на уровне земли. Выбор средств коммуникации важен при развертывании всей инфраструктуры для СНАВ, однако вопросы выбора носителя и радиочастотного спектра не рассматриваются в настоящем стандарте.
6.2 Сегментация сети
Когда бортовой ИИ загружает различные данные в облако, в том числе для принятия решений фоновым ИИ, объем данных становится огромным, и сегментирование сети на уровне мобильной сети является важным компонентом архитектуры экосистемы для задач организации и предоставления услуг наивысшего качества. Технология сетевого сегментирования была внедрена с момента появления 5G, однако выбор реализации сетевого сегментирования на уровне мобильной сети не рассматривается в настоящем стандарте.
ПРИМЕРЫ, ВОЗНИКАЮЩИЕ В ПРОЦЕССЕ ЭКСПЛУАТАЦИИ, КОГДА БОРТОВОМУ ИСКУССТВЕННОМУ ИНТЕЛЛЕКТУ ТРЕБУЕТСЯ ДОПОЛНИТЕЛЬНАЯ ПОДДЕРЖКА ДЛЯ ПРИНЯТИЯ БЕЗОПАСНОГО РЕШЕНИЯ В РАБОТЕ СЕРВИСОВ СИСТЕМЫ НИЗКОСКОРОСТНОГО АВТОМАТИЧЕСКОГО ВОЖДЕНИЯ
На рисунке A.1 представлен пример использования 1: «для продолжения движения необходимо предоставить транспортному средству, оснащенному СНАВ информацию о том, где ему можно нарушить ПДД <1>».
<1> В Российской Федерации сигнал регулировщика имеет наивысший приоритет, отменяя действие всех знаков приоритета, светофоров и разметки.
Данный пример демонстрирует ситуацию, когда бортовой ИИ не может принять подходящее решение вследствие наличия исключительных дорожных условий, которые противоречат ПДД.
1 — встречная полоса; 2 — полоса движения (сплошная разметка = пересекать запрещено; запрещающий сигнал светофора = стоп; разрешающий сигнал регулировщика = продолжение движения)
Рисунок A.1 — Пример использования 1, когда принятие решения ИИ невозможно
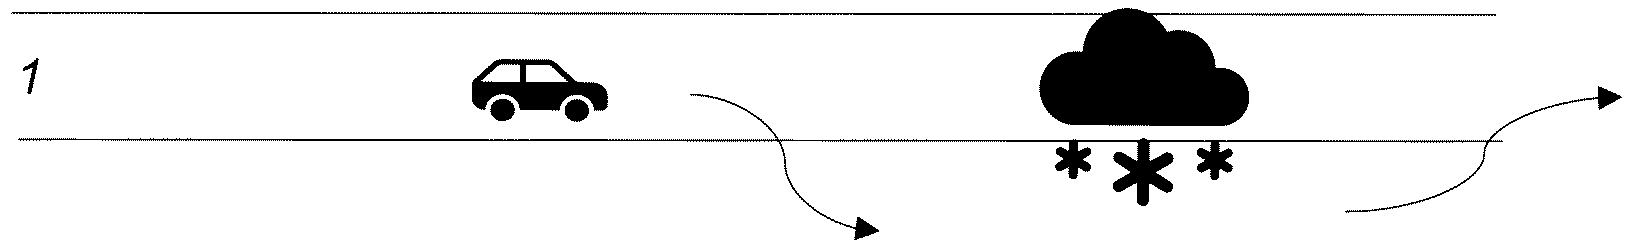
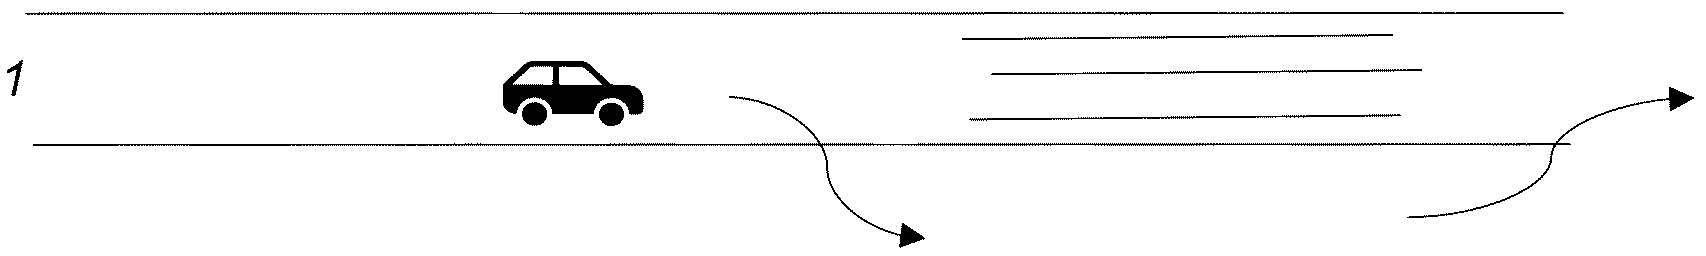
На рисунке A.2 представлен пример использования 2: «опасность для движения — для продолжения движения необходимо предоставить транспортному средству, оснащенному СНАВ, информацию о том, по какой траектории продолжать движение, т.к. невозможно определить полосу движения».
Данный пример демонстрирует ситуацию, когда бортовой ИИ не может принять подходящее решение вследствие наличия исключительных дорожных условий, которые противоречат ПДД.
1 — полоса движения (полоса движения свободна, но разметка не видна в связи с заснеженностью полосы; обновление пути следования с возможностью нарушения ПДД)
Рисунок A.2 — Пример использования 2, когда принятие решений ИИ невозможно
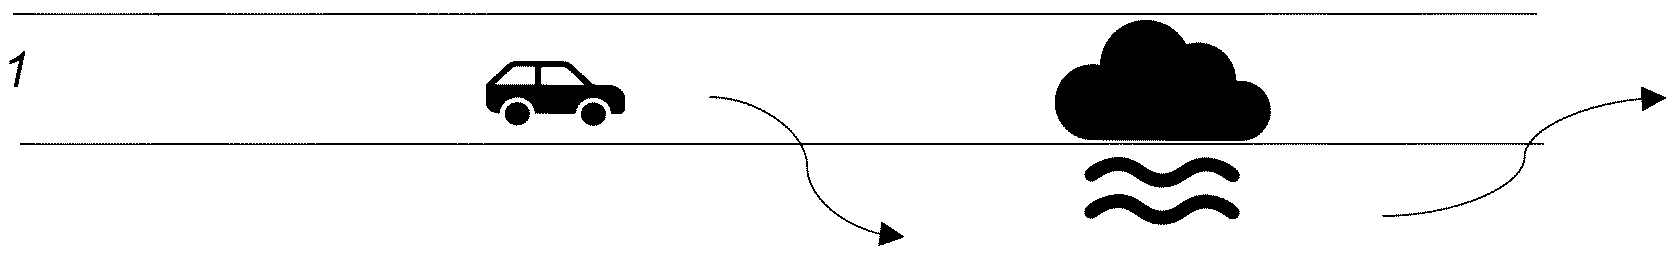
На рисунке A.3 представлен пример использования 3: «опасность для движения — для продолжения движения необходимо предоставить транспортному средству, оснащенному СНАВ, информацию о том, по какой траектории продолжать движение, т.к. невозможно определить полосу движения».
Данный пример демонстрирует ситуацию, когда бортовой ИИ не может принять подходящее решение, вследствие наличия исключительных дорожных условий, которые противоречат ПДД.
1 — полоса движения (полоса движения свободна, но разметка не видна в связи с туманом; обновление пути следования с возможностью нарушения ПДД)
Рисунок A.3 — Пример использования 3, когда принятие решений ИИ невозможно
На рисунке A.4 представлен пример использования 4: «опасность для движения — для продолжения движения необходимо предоставить транспортному средству, оснащенному СНАВ, информацию о том, по какой траектории продолжать движение, т.к. невозможно определить полосу движения».
Данный пример демонстрирует ситуацию, когда бортовой ИИ не может принять подходящее решение вследствие наличия исключительных дорожных условий, которые противоречат ПДД.
1 — полоса движения (полоса движения свободна, но разметка сложно идентифицируется в связи с состоянием дорожного покрытия (трещины, следы торможения, трамвайные рельсы, кабельные прорези канатной дороги <1>); обновление пути следования с возможностью нарушения ПДД)
<1> Разновидность канатной железной дороги (данный вид транспорта не распространен в Российской Федерации).
Рисунок A.4 — Пример использования 4, когда принятие решений ИИ невозможно
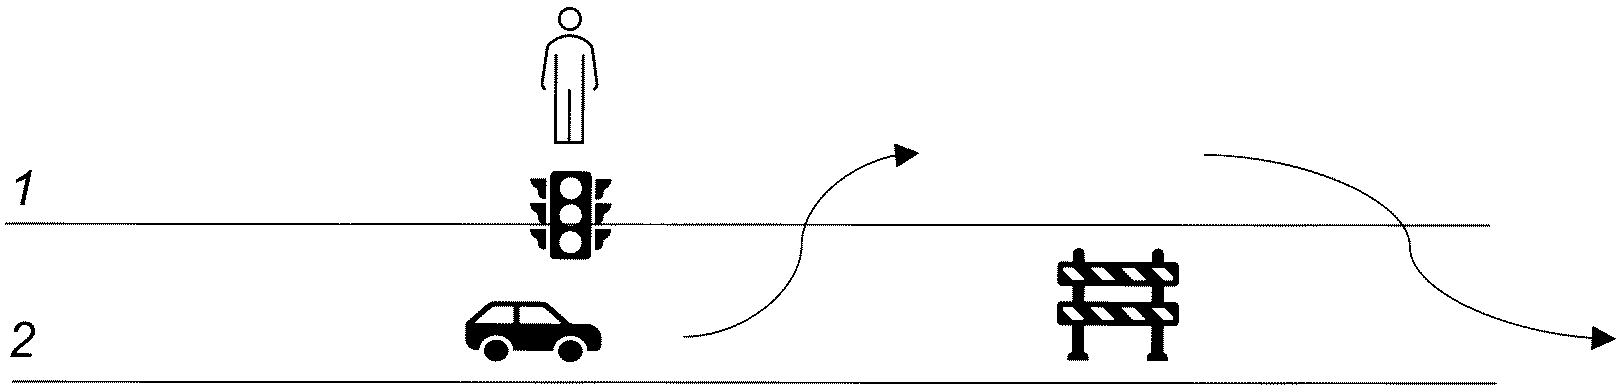
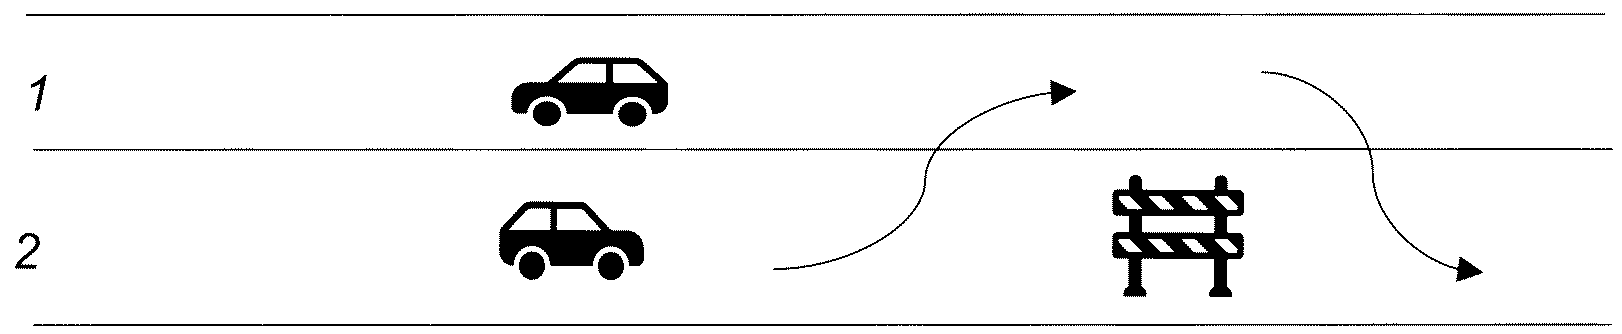
На рисунке A.5 представлен пример использования 5: «для продолжения движения необходимо предоставить транспортному средству, оснащенному СНАВ, информацию о том, где ему можно нарушить ПДД».
Данный пример демонстрирует ситуацию, когда бортовой ИИ не может принять подходящее решение вследствие наличия исключительных дорожных условий, которые противоречат ПДД.
1 — встречная полоса; 2 — полоса движения (полоса движения закрыта в связи с дорожными работами = стоп; сплошная разметка = пересекать запрещено; необходимо перестроиться во встречную полосу для объезда закрытого участка = смена полосы движения с нарушением ПДД)
Рисунок A.5 — Пример использования 5, когда принятие решений ИИ невозможно
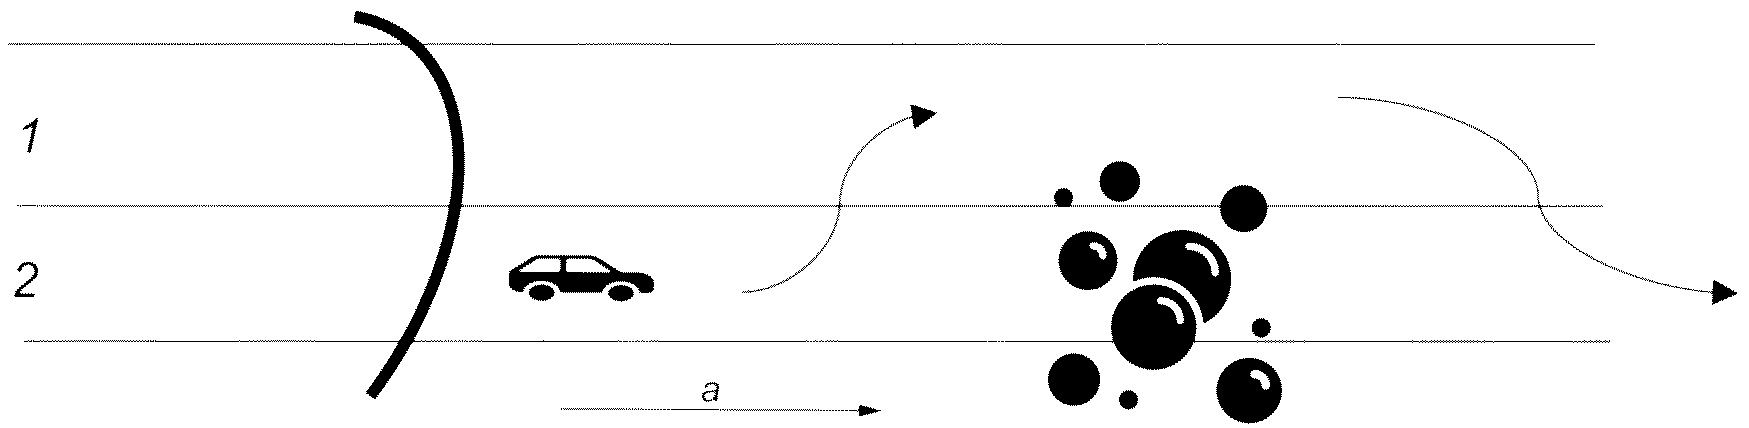
На рисунке A.6 представлен пример использования 6: «опасность для движения — для продолжения движения необходимо предоставить транспортному средству, оснащенному СНАВ, информацию о том, по какой траектории продолжать движение, т.к. невозможно определить полосу движения».
Данный пример демонстрирует ситуацию, когда бортовой ИИ не может принять подходящее решение вследствие наличия исключительных дорожных условий, которые противоречат ПДД.
1 — встречная полоса; 2 — полоса движения (полоса движения открыта, но разметка не видна в связи с повышенным уровнем воды на дороге, а также невозможностью определить местоположение ТС в туннеле, в связи с отсутствием сигнала ГНСС); а — направление к внутренней части туннеля
Рисунок A.6 — Пример использования 6, когда принятие решений ИИ невозможно
СВЕДЕНИЯ О СООТВЕТСТВИИ ССЫЛОЧНЫХ МЕЖДУНАРОДНЫХ ДОКУМЕНТОВ НАЦИОНАЛЬНЫМ СТАНДАРТАМ
БИБЛИОГРАФИЯ
| [1] | ISO/TS 5255-1, Intelligent transport systems — Low-speed automated driving system (LSADS) service — Part 1: Role and functional model (Интеллектуальные транспортные системы. Обслуживание низкоскоростной системы автоматического вождения (LSADS). Часть 1. Задачи и функциональная модель) |
|---|---|
| [2] | ISO/TS 21177, Intelligent transport systems — ITS station security services for secure session establishment and authentication between trusted devices (Интеллектуальные транспортные системы (ITS). Службы безопасности станций ITS для установления сеанса засекреченной связи и аутентификации между защищенными устройствами) |
| [3] | ISO 21448, Road vehicles — Safety of the intended functionality (Дорожные транспортные средства. Безопасность заданной функциональности) |
| [4] | ISO 24102-2, Intelligent transport systems — ITS station management — Part 2: Remote management of ITS-SCUs (Интеллектуальные транспортные системы. Доступ к наземным мобильным средствам связи (CALM). Управление станциями ITS. Часть 2. Удаленное управление ITS-SCU) |
| [5] | ISO 26262-1, Road vehicles — Functional safety — Part 1: Vocabulary (Дорожный транспорт. Функциональная безопасность. Часть 1. Словарь) |
| [6] | ISO 26262-2, Road vehicles — Functional safety — Part 2: Management of functional safety (Дорожные транспортные средства. Функциональная безопасность. Часть 2. Менеджмент функциональной безопасности) |
| [7] | ISO/IEC TR 24030, Information technology — Artificial intelligence (AI) — Use cases (Информационная технология. Искусственный интеллект (AI). Примеры использования) |
| [8] | ISO/SAE 21434, Road vehicles — Cybersecurity engineering (Транспорт дорожный. Инженерия кибербезопасности) |
| [9] | SAE J3016, Recommended Practice: Taxonomy and Definitions for Terms Related to Driving Automation Systems for On-Road Motor Vehicles |
| [10] | UL 4600 Standard for Evaluation of Autonomous Products: ANSI Approved: April 01, 2020 |
| [11] | TransAID, Transition Areas for Infrastructure-Assisted Driving, ART-05-2016 — GA Nr 723390 [online]. Available from: https://www.transaid.eu/deliverables/ |
| [12] | ZDNET, UC Berkeley robot navigation could chart a new course for self-driving systems, [online]. Available from: https://www.zdnet.com/article/uc-berkeley-robot-navigation-could-chart-a-new-course-for-self-driving-systems/ |
| УДК 658.562.47:006.354 | ОКС 43.060.40 |
| Ключевые слова: интеллектуальные транспортные системы, сервис, низкоскоростное, автоматическое вождение, Gap-анализ | |
Иллюстрации