Без названия
Актуально на 04.11.2026.
Как цитировать: Без названия. https://bukva.ai/docs/bez-nazvaniya-4904
Документ 47860
Утвержден и введен в действие Приказом Федерального агентства по техническому регулированию и метрологии от 10 июля 2026 г. № 777-ст
НАЦИОНАЛЬНЫЙ СТАНДАРТ РОССИЙСКОЙ ФЕДЕРАЦИИ
ИНТЕЛЛЕКТУАЛЬНЫЕ ТРАНСПОРТНЫЕ СИСТЕМЫ
СИСТЕМЫ АВТОМАТИЧЕСКОГО ТОРМОЖЕНИЯ ПРИ МАНЕВРИРОВАНИИ НА НИЗКОЙ СКОРОСТИ (САТНС)
Intelligent transport systems. Automated braking during low-speed manoeuvring (ABLS) Requirements and test procedures
Дата введения 1 февраля 2027 года
Предисловие
1 ПОДГОТОВЛЕН Федеральным государственным унитарным предприятием «Центральный ордена Трудового Красного Знамени научно-исследовательский автомобильный и автомоторный институт „НАМИ“ (ФГУП „НАМИ“) на основе собственного перевода на русский язык англоязычной версии стандарта, указанного в пункте 4»
2 ВНЕСЕН Техническим комитетом по стандартизации ТК 056 «Дорожный транспорт»
3 УТВЕРЖДЕН И ВВЕДЕН В ДЕЙСТВИЕ Приказом Федерального агентства по техническому регулированию и метрологии от 10 июля 2026 г. № 777-ст
4 Настоящий стандарт идентичен международному стандарту ИСО 4273:2024 «Интеллектуальные транспортные системы. Системы автоматического торможения при маневрировании на низкой скорости (САТНС). Требования и методы испытаний» (ISO 4273:2024 «Intelligent transport systems — Automated braking during low-speed manoeuvring (ABLS) — Requirements and test procedures», IDT).
При применении настоящего стандарта рекомендуется использовать вместо ссылочных международных стандартов соответствующие им национальные стандарты, сведения о которых приведены в дополнительном приложении ДА.
Дополнительные сноски в тексте стандарта, выделенные курсивом, приведены для пояснения текста оригинала
Правила применения настоящего стандарта установлены в статье 26 Федерального закона от 29 июня 2015 г. № 162-ФЗ «О стандартизации в Российской Федерации». Информация об изменениях к настоящему стандарту публикуется в ежегодном (по состоянию на 1 января текущего года) информационном указателе «Национальные стандарты», а официальный текст изменений и поправок — в ежемесячном информационном указателе «Национальные стандарты». В случае пересмотра (замены) или отмены настоящего стандарта соответствующее уведомление будет опубликовано в ближайшем выпуске ежемесячного информационного указателя «Национальные стандарты». Соответствующая информация, уведомление и тексты размещаются также в информационной системе общего пользования — на официальном сайте Федерального агентства по техническому регулированию и метрологии в сети Интернет (www.rst.gov.ru)
Введение
Существующие стандарты для автоматического экстренного торможения, такие как ИСО 22839 или ИСО 19237, ориентированы на смягчение или предотвращение столкновений при умеренных скоростях движения в прямом направлении, как правило, с использованием передних сенсоров, таких как радар. Внедрение и использование дополнительных сенсоров восприятия (т.е. по всему периметру транспортного средства) создает возможность для систем смягчения и предотвращения столкновений, охватывающих всю область вокруг транспортного средства.
Столкновения на низкой скорости во время парковки, особенно при маневрировании задним ходом, составляют значительную долю дорожно-транспортных происшествий, включая как аварии с материальным ущербом, так и аварии, ведущие к травмам или гибели участников дорожного движения. Настоящий стандарт рассматривает такие столкновения.
1 Область применения
Настоящий стандарт устанавливает минимальные требования и процедуры испытаний систем автоматического торможения при маневрировании на скорости ниже 2,8 м/с (10 км/ч) в целях предотвращения или смягчения последствий аварийных ситуаций с пешеходами, другими участниками дорожного движения (например, транспортными средствами) и статическими объектами, включая элементы инфраструктуры (например, стены, столбы). Эти происшествия в основном происходят во время маневрирования задним ходом; в настоящем стандарте также рассматривается маневрирование на низкой скорости в других направлениях движения.
Во время выполнения маневра на низкой скорости система автоматического торможения прежде всего осуществляет сбор информации о расположении и параметрах движения транспортного средства и объектов вокруг него, а также фиксирует действия водителя. Затем система должна оценить уровень риска возникновения аварийной ситуации. Если существует неизбежный риск столкновения/наезда, то система автоматического торможения на низкой скорости (САТНС) автоматически активирует торможение, чтобы избежать или, по крайней мере, смягчить последствия аварийной ситуации.
Настоящий стандарт не определяет все испытательное оборудование, но ссылается на серию ИСО 19206 в части используемых объектов во время выполнения испытаний.
Предполагается, что водитель (человек) выполняет или, по крайней мере, контролирует все маневры вождения, в соответствии с функциональностью систем для уровней 0 — 2 по SAE J3016:2021. Маневры уклонения не входят в область применения настоящего стандарта.
Настоящий стандарт распространяется только на легковые транспортные средства [7]. Транспортные средства, оборудованные прицепами, не входят в область применения настоящего стандарта.
2 Нормативные ссылки
В настоящем стандарте использованы нормативные ссылки на следующие стандарты [для датированных ссылок применяют только указанное издание ссылочного стандарта, для недатированных — последнее издание (включая все изменения)]:
ISO 17386, Intelligent transport systems — Manoeuvring aids for low-speed operation (MALSO) — Performance requirements and test procedures (Интеллектуальные транспортные системы. Средства помощи при маневрировании на низких скоростях (MALSO). Требования к эксплуатационным характеристикам и методы испытаний)
ISO 19206-2, Road vehicles — Test devices for target vehicles, vulnerable road users and other objects, for assessment of active safety functions — Part 2: Requirements for pedestrian targets (Транспорт дорожный. Контрольные приборы для оценки функций активной безопасности муляжей транспортных средств, уязвимых участников дорожного движения и других объектов. Часть 2. Требования к манекенам пешеходов)
ISO 20900:2023, Intelligent transport systems — Partially-automated parking systems (PAPS) — Performance requirements and test procedures (Интеллектуальные транспортные системы. Частично автоматизированные системы парковки (PAPS). Требования к эксплуатационным характеристикам и методы испытаний)
3 Термины и определения
В настоящем стандарте применены следующие термины с соответствующими определениями.
ИСО и МЭК поддерживают терминологические базы данных для применения в целях стандартизации по следующим адресам:
- платформа онлайн-просмотра ИСО: доступна по адресу https://www.iso.org/obp;
- Электропедия МЭК: доступна по адресу https://www.electropedia.org/.
3.1 функция САТНС (ABLS function): Функция, способная снизить скорость транспортного средства, чтобы предотвратить или смягчить последствия аварийной ситуации при маневрировании на низкой скорости.
3.2 типы САТНС (ABLS types): Типы от A до C, которые связаны с уровнем автоматизации функции вождения, поддерживаемой САТНС.
3.3 маневрирование на низкой скорости; МНС (low-speed manoeuvring, LSM): Маневр транспортного средства со скоростью <= 2,8 м/с (10 км/ч), в основном предназначенный для парковки испытуемого транспортного средства.
Примечание - В контексте настоящего стандарта непрерывное движение вперед (например, в условиях затора), когда скорость может временно опускаться ниже 2,8 м/с (10 км/ч), не считается маневрированием на низкой скорости.
3.4 уязвимый участник дорожного движения; УУДД (vulnerable road user, VRU): Человек в роли пешехода или велосипедиста независимо от возраста и размера.
3.5 испытуемое транспортное средство; ИТС (subject vehicle, SV): Транспортное средство с установленной системой автоматического торможения при маневрировании на низкой скорости, предназначенное для прохождения испытания.
3.6 припаркованное транспортное средство; ПТС (parked vehicle, PV): Статическое транспортное средство, которое находится на смежном парковочном месте или смежной полосе движения, а также является препятствием на пути движения.
3.7 ручное вождение (manual driving): Маневр, при котором водитель осуществляет управление продольным и поперечным движением транспортного средства, и который соответствует уровню 0 по SAE J3016:2021 (отсутствие автоматизации).
3.8 система помощи при парковке (assisted parking system, APS): Система, которая участвует при выполнении парковки в части контроля поперечного движения транспортного средства и соответствует уровню 1 по SAE J3016:2021 (помощь водителю).
Примечание 1 — Дополнительную информацию см. в ИСО 16787.
3.9 частично автоматизированная система парковки; ЧАСП (partially automated parking system, PAPS): Система, которая участвует при выполнении парковки в части контроля продольного и поперечного движения транспортного средства и соответствует уровню 2 по SAE J3016:2021 (частичная автоматизация).
Примечание 1 — Дополнительную информацию см. в ИСО 20900.
3.10 парковка/заезд на парковку (parking/parking in): Маневрирование ходом с целью установки транспортного средства на парковочное место.
3.11 выезд/выезд с парковки (leaving/parking out): Маневрирование с целью выезда транспортного средства с парковочного места.
3.12 объект (object): Предмет одушевленного или неодушевленного вида.
3.13 препятствие (obstacle): Объект на пути движения ИТС или вблизи него, с которым возможно столкновение ИТС.
Примечание 1 — Все уязвимые участники дорожного движения считаются препятствиями, если они находятся на пути движения ИТС или вблизи него.
Примечание 2 — Предполагается, что препятствие может быть повреждено ИТС или имеет определенный размер, который может причинить повреждения ИТС при столкновении.
3.14 мишень-ребенок; МР (toddler target, TT): Испытательное оборудование, представляющее двухлетнего ребенка по ИСО/ТС 19206-9, используемое для испытаний САТНС.
4 Базовая функциональность системы
Функция САТНС предназначена для предотвращения или смягчения последствий аварийных ситуаций при МНС. Риск столкновения/наезда определяется на основании данных об объектах вокруг транспортного средства. В случае необходимости функция САТНС автоматически инициирует торможение, чтобы предотвратить или смягчить последствия аварийной ситуации. САТНС должна продолжать торможение до полной остановки транспортного средства до тех пор, пока не произойдет вмешательство со стороны водителя в управление скоростью.
В настоящем стандарте предотвращение аварийной ситуации происходит за счет замедления ИТС независимо от конкретного метода торможения. В настоящем стандарте не рассматривается вмешательство системы управления поперечной скоростью для уклонения от столкновения.
4.1 Условия эксплуатации
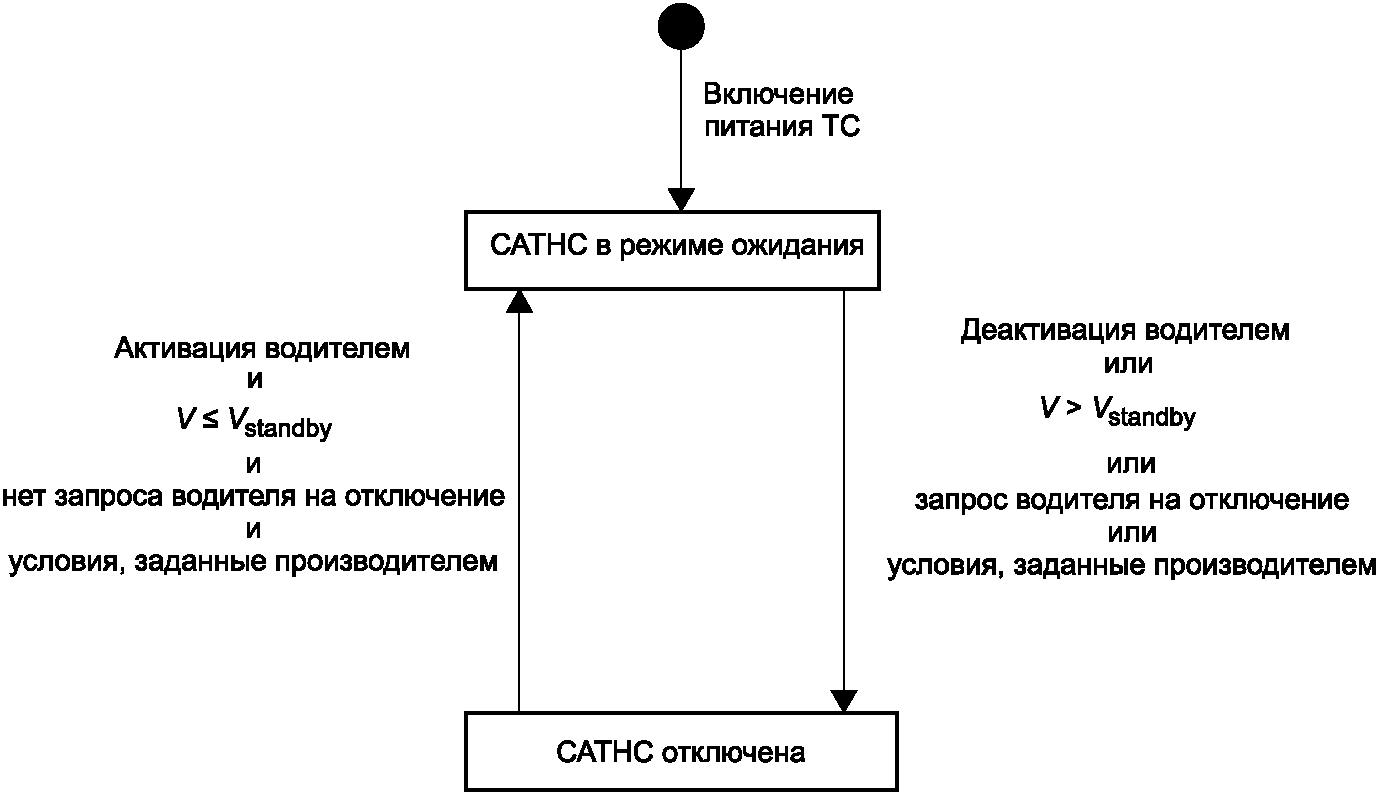
Функция САТНС должна быть активна во время МНС до 2,8 м/с (10 км/ч) включительно, независимо от угла поворота рулевого колеса. Если скорость транспортного средства превышает верхний предел Vstandby <1>, указанный разработчиком, то функция САТНС не должна быть деактивирована. Функция САТНС может быть активной только в случае обнаружения события МНС. Критерии обнаружения события МНС определяет разработчик САТНС.
<1> Vstandby — верхний предел скорости в режиме ожидания.
САТНС всегда должна автоматически активироваться без участия водителя.
Функция САТНС может быть деактивирована водителем. Критерии процедуры деактивации функции определяет разработчик САТНС. Разработчик САТНС должен предусмотреть обязательную защиту от непреднамеренной деактивации.
Водитель должен иметь возможность отключить функцию САТНС в любой момент. Обнаружение запроса и реализация преднамеренного вмешательства водителя для отключения функции не определены в настоящем стандарте и оставлены на усмотрение разработчика САТНС.
Диаграмма схемы состояний функции САТНС представлена на рисунке 1.
В руководство пользователя ИТС должна быть включена информация, определяющая условия активации системы.
Рисунок 1 — Переход состояний функции САТНС
4.2 Классификация САТНС
4.2.1 Типы САТНС
4.2.1.1 Общие положения
САТНС классифицируется на три типа в зависимости от способа управления транспортным средством до активации функции САТНС.
4.2.1.2 Тип A — режим ручного вождения
САТНС типа A активна во время ручного управления транспортным средством. Продольное и поперечное движение транспортным средством осуществляет водитель. Этот тип управления маневрированием соответствует уровню 0 по SAE J3016:2021.
4.2.1.3 Тип B — режим помощи при парковке
САТНС типа B активна, когда задействована система помощи при парковке в соответствии с функциональностью уровня 1 по SAE J3016:2021. Продольное движение осуществляет водитель. Управление поперечным движением обеспечивается системой помощи при парковке уровня 1 по SAE J3016:2021 и может быть реализовано, например, в соответствии с ИСО 16787.
4.2.1.4 Тип C — режим частично автоматизированной парковки
САТНС типа C активна, когда задействована система автоматизированной парковки уровня 2 по SAE J3016:2021. Эта система управляет как продольным, так и поперечным движением транспортного средства. Этот тип управления маневрированием соответствует системам автоматизированной парковки уровня 2 по SAE J3016:2021 и может быть реализован в соответствии с ИСО 20900.
4.2.2 Классификация по функциональности
4.2.2.1 Общие положения
Следующие классы САТНС отражают разнообразие уровней функциональности. Каждый тип САТНС содержит классы «базовый» и «продвинутый», представляющие расширенную функциональность для водителя.
4.2.2.2 Класс «базовый»
Класс «базовый» характеризуется минимальными требованиями для обеспечения базового уровня функциональности САТНС для всех трех типов (A, B и C). Класс «базовый» в основном направлен на предотвращение столкновений со статическими объектами.
Тип A класса «базовый» охватывает только движение задним ходом и разделен на варианты обнаружения «объект» и «пешеход». Задача варианта обнаружения «объект» — предотвратить или смягчить столкновения со статическими препятствиями, такими как транспортные средства и столбы. Задача варианта обнаружения «пешеход» — предотвратить или смягчить последствия наезда на стоящих пешеходов. Возможна комбинация этих двух вариантов.
4.2.2.3 Класс «продвинутый»
Класс «продвинутый» предоставляет дополнительные характеристики, которые обладают расширенной функциональностью по предотвращению и снижению последствий от аварийных ситуаций в других условиях МНС. В дополнение к базовой функциональности класс «продвинутый» включает предотвращение столкновений с движущимися объектами во всех направлениях движения используемой системы в условиях МНС, например (см. таблицу 1).
4.2.3 Обзор классификации систем автоматического торможения на низкой скорости
На основании типов и классов САТНС возможны различные комбинации характеристик системы, отражающие функциональность для всевозможных сценариев использования системы. Обзор этих сценариев использования представлен в таблице 1. Более подробные требования к функциональным возможностям приведены в разделе 6. Требования к испытаниям установлены в 6.6 для минимальной функциональности всех типов и классов. Они формируются из сценариев использования в таблице 1 и требований к функциональным возможностям из раздела 5.
Обзор классификаций систем автоматического торможения на низкой скорости
В одном транспортном средстве могут быть реализованы различные виды систем САТНС. Например, в одном транспортном средстве могут быть реализованы функциональные возможности типа A1 для одних сценариев использования и типа C2 для других.
Примечание - Класс «продвинутый» всегда включает все требования к производительности класса «базовый».
В руководство по эксплуатации транспортным средством должна быть включена информация, указывающая, какой тип системы САТНС реализован, включая ответственность водителя и ограничения системы.
4.3 Принцип действия
4.3.1 Общие положения
Система распознавания объектов и событий и реагирование на них (РОСР), входящая в состав САТНС, содержит следующие элементы для выполнения маневра транспортного средства:
4.3.2 Элемент «обнаружение объекта»
Функции обнаружения, определения положения и скорости всех объектов относительно ИТС используют данные, полученные от сенсоров. Настоящий стандарт не устанавливает определенную технологию сенсоров. Поэтому конкретная технология сенсоров не указана.
4.3.3 Элемент «оценка дорожной ситуации»
На основании информации, полученной от элемента «обнаружение объекта», функция САТНС «оценка дорожной ситуации» определяет уровень риска неизбежной аварийной ситуации с объектом на пути движения. «Оценка дорожной ситуации» также решает, может ли ИТС переехать объект (например, в случае «лежачего полицейского») без повреждения ИТС или вреда для объекта. Если объект и/или пешеход считается релевантным для столкновения/наезда, то результатом выполнения оценки дорожной ситуации является запуск элемента «Активация торможения».
4.3.4 Элемент «активация торможения»
В результате запуска активации торможения выполняется замедление ИТС, чтобы предотвратить или смягчить последствия аварийной ситуации. САТНС выполняет торможение, полностью останавливая транспортное средство и удерживает его в неподвижном состоянии до тех пор, пока водитель не разрешит деактивацию функции САТНС, или САТНС автоматически не запросит это (см. 5.4).
4.4 Информирование водителя
САТНС должна предупреждать водителя о потенциальном столкновении с помощью акустического и/или визуального сигнала до вмешательства в торможение, чтобы привлечь внимание водителя. В дорожных ситуациях, когда требуется немедленная активация торможения, сигнал оповещения может предоставляться совместно с активацией торможения.
Водитель немедленно информируется о каждой проведенной активации торможения САТНС с помощью визуального и либо акустического, либо тактильного сигнала, где рывок при торможении может распознаваться как тактильный сигнал.
5 Требования к функциям и функциональным возможностям систем автоматического торможения на низкой скорости
5.1 Общие положения
Функция САТНС предназначена для предотвращения или смягчения последствий аварийных ситуаций во время МНС, однако из-за технических ограничений системы невозможно обнаружить все объекты при всех условиях окружающей среды. Рекомендуется включить информацию в руководство по эксплуатации транспортным средством, в которой перечислены и описаны ограничения системы.
5.2 Контролируемые дорожные ситуации
САТНС должна быть активна в соответствии с условиями, приведенными в 4.1, во время МНС для уровня 0 по SAE J3016:2021 (тип A, ручное маневрирование), во время МНС уровня 1 по SAE J3016:2021 (тип B, помощь при парковке), во время МНС уровня 2 по SAE J3016:2021 (тип C, частично автоматизированная парковка).
В зависимости от конкретной функциональности разработчик формирует для САТНС набор контролируемых дорожных ситуаций, включающих, например, следующие условия.
- параллельная парковка, ограниченная транспортными средствами или дорожной разметкой;
- перпендикулярная парковка, ограниченная транспортными средствами или дорожной разметкой;
- парковка в гараже.
- заезд на парковочное место (парковка, вперед/назад);
- выезд с парковочного места (выезд, вперед/назад).
Положения водителя (только для систем L2, например, ЧАСП):
- водитель на водительском сиденье;
- водитель вне транспортного средства в ближней зоне (автоматизированная парковка).
5.3 Требования к системе распознавания
Система должна обнаруживать объекты, релевантные для столкновения, на пути движения транспортного средства или вблизи него в соответствии с требованиями различных классов, приведенных в таблице 1. В качестве контролируемых препятствий должны быть:
- статические пешеходы;
- статические объекты (например, припаркованное транспортное средство, дорожные знаки, стены, столбы);
- препятствия, медленно движущиеся со скоростью до 1,4 м/с (5 км/ч) (например, идущие пешеходы).
От функции САТНС не требуется (но она может опционально) контролировать дорожные ситуации со следующими объектами:
- быстро движущиеся объекты со скоростью выше 1,4 м/с (5 км/ч) (например, движущиеся велосипедисты, мотоциклы, другие транспортные средства);
- объекты, которые не являются релевантными для столкновения для конкретных транспортных средств (например, бордюрные камни, камни, бутылки).
Примечание - Поскольку релевантность столкновения зависит от характеристик (например, формы, материала, высоты) транспортного средства и объекта, настоящий стандарт не предоставляет конкретного определения;
5.4 Требования к управлению движением транспортного средства
Для рассматриваемых дорожных ситуаций согласно 5.2 и 5.3 системы управления движением транспортного средства (СУД) запрашивают систему активации торможения, чтобы остановить транспортное средство в целях предотвращения или смягчения последствий аварийной ситуации. САТНС может активироваться в более ранний момент времени, который обеспечивает безопасное расстояние до объекта при остановке. Безопасное расстояние определяет производитель оригинального оборудования (OEM).
После остановки транспортного средства СУД должна продолжать удерживать тормоз, чтобы избежать дальнейшего движения транспортного средства, пока водитель не вмешается (например, нажав на педаль газа), или пока функция автоматически не прекратит удержание в случае, если столкновение больше не является неизбежным, или когда достигается другое условие, определенное OEM. В случае автоматического прекращения удержания тормоза рекомендуется информировать об этом водителя. Требования к действиям по вмешательству водителя, таким как ускорение и к информационным сообщениям, в настоящем стандарте не определены для случаев автоматического прекращения удержания тормоза и оставлены на усмотрение разработчика САТНС.
5.5 Функциональная последовательность
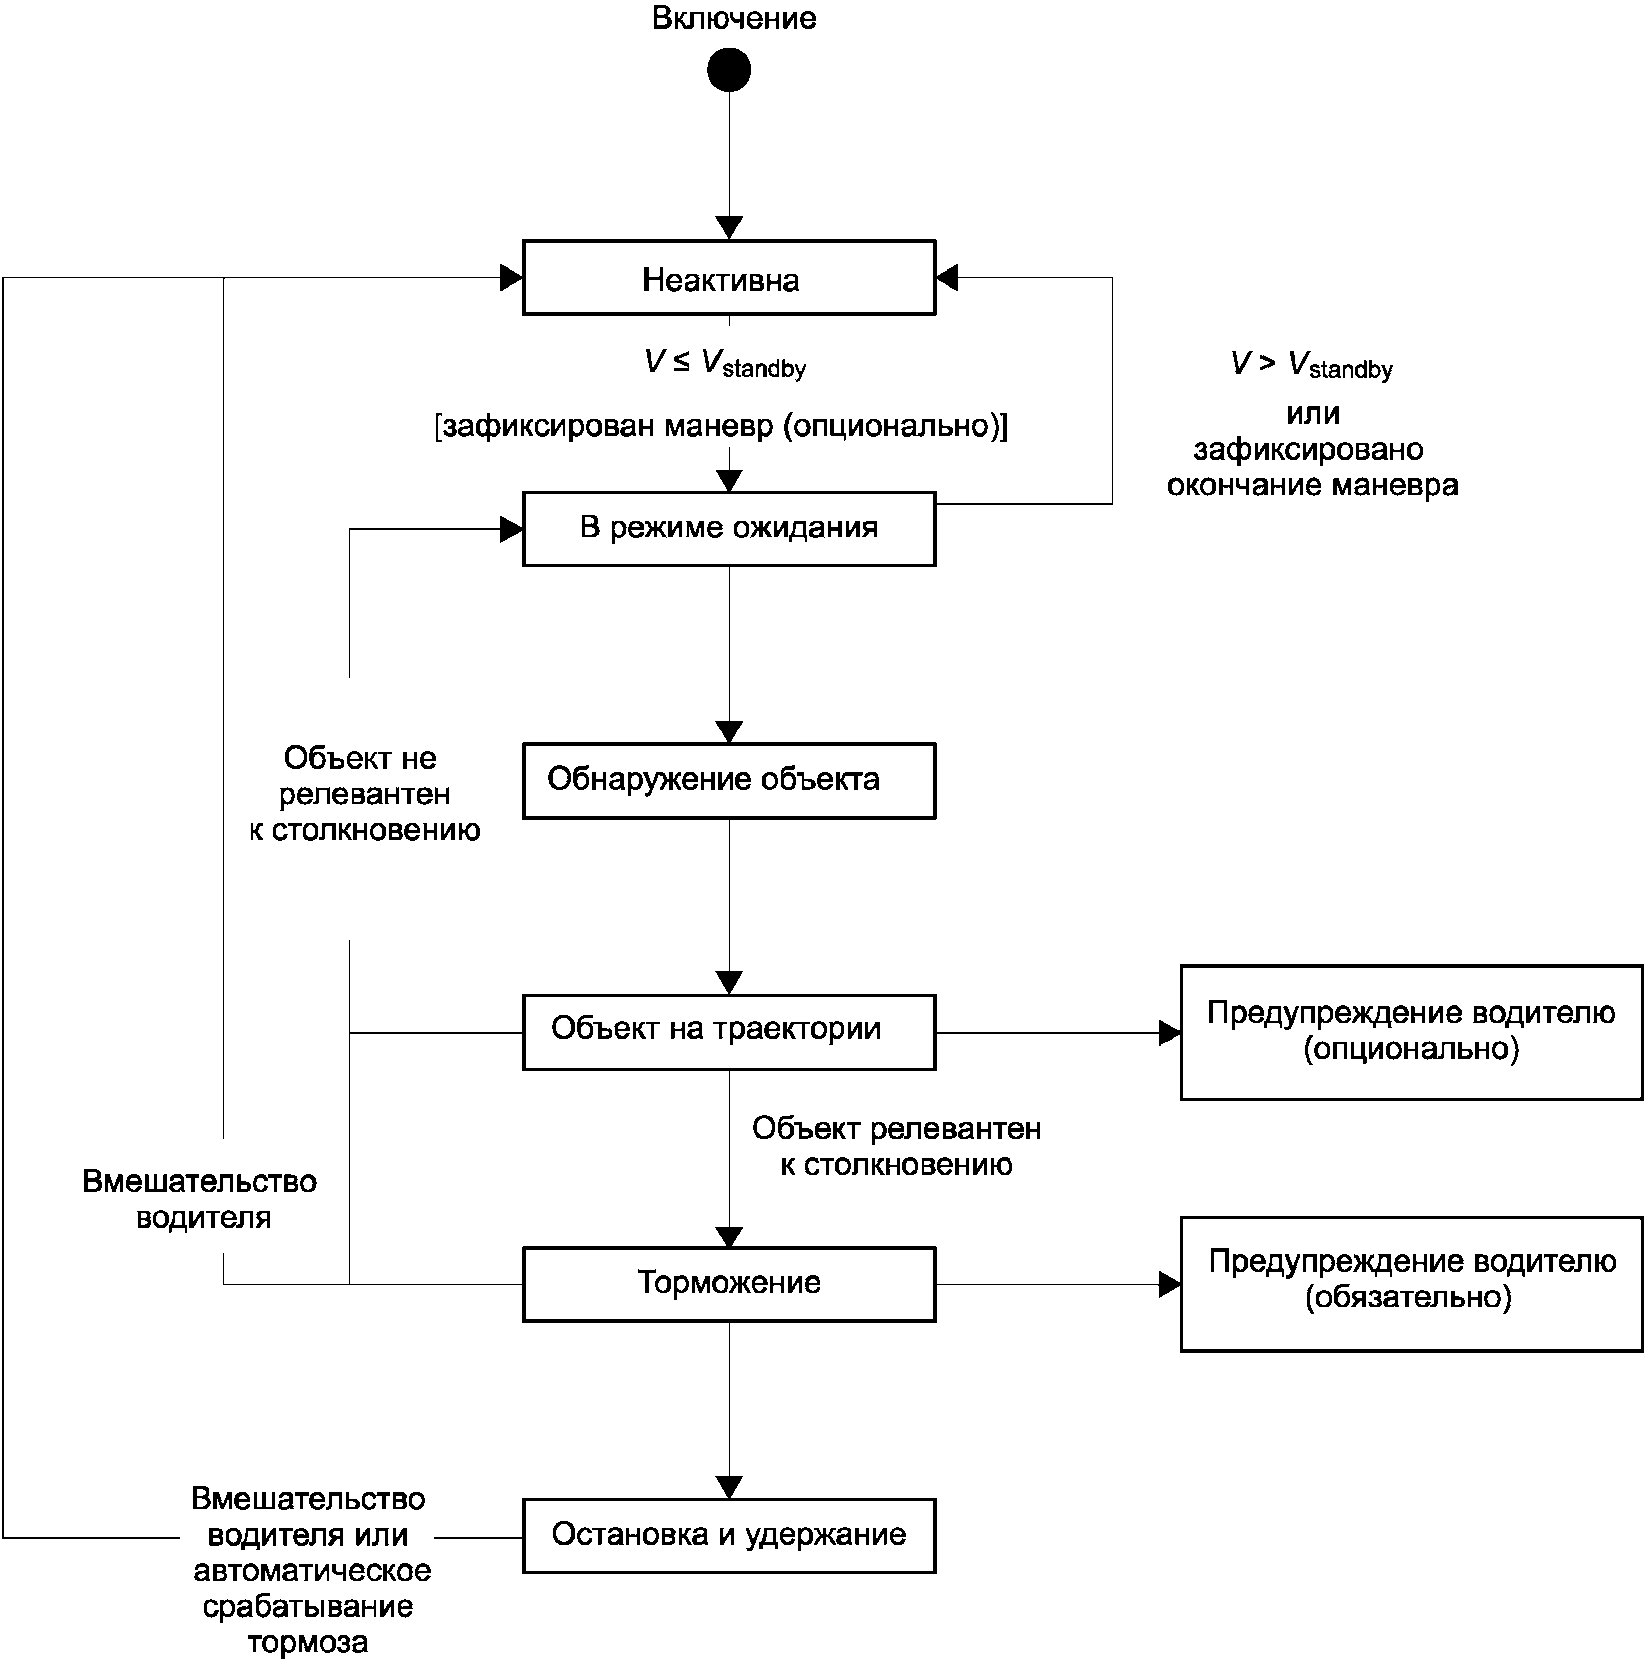
На рисунке 2 на основании информации, указанной в предыдущих подразделах, представлена функциональная последовательность работы САТНС.
Рисунок 2 — Функциональная последовательность работы системы автоматического торможения на низкой скорости
6 Функциональные испытания
6.1 Общие положения
Настоящий раздел определяет минимальные требования к функциональным испытаниям САТНС. Функциональные испытания и критерии оценки разделены для различных типов и классов САТНС.
6.2 Внешние воздействия
Внешние воздействия во время испытаний должны соответствовать следующим критериям:
- скорость ветра не превышает 5 м/с;
- температура окружающей среды от 5 °C до 30 °C (испытания на производительность могут проводиться ниже 5 °C или выше 30 °C, но в случае сбоев работы системы испытания повторяют в указанных выше условиях для целей подтверждения соответствия);
- погодные условия: без осадков (отсутствие дождя, снега, мокрого снега и т.д.);
- испытания проводят на ровной, сухой, гладкой, однородной и асфальтированной поверхности;
- поверхность свободна от структурных объектов, таких как водостоки или рельсы, и неровностей, таких как впадины или крупные трещины;
- любые виды возвышающихся объектов (например, стены, вспомогательное испытательное оборудование и другие неиспытательные объекты) убирают из зоны испытаний, чтобы устранить помехи, вызванные их отражениями (звуковыми и/или электромагнитными);
- минимальная освещенность составляет не менее 2000 лк;
- поверхности сенсоров используемых для обнаружения объектов перед испытаниями должны быть очищены.
6.3 Границы парковочного места
Парковочное место должно быть ограничено припаркованными автомобилями (ПА), которые являются легковыми автомобилями установленного типа, аналогичными по размеру ИТС. В качестве ПА можно использовать реальное транспортное средство или макет транспортного средства.
6.4 Испытательный объект
Для функциональных испытаний САТНС с УУДД и другими участниками дорожного движения используют испытательное оборудование, определенное в ИСО 19206-2. Для функциональных испытаний САТНС со статическими объектами используют испытательное оборудование, определенное в ИСО 17386.
УУДД должен быть представлен детским пешеходным объектом по ИСО 19206-2. Поскольку ребенок является одним из наиболее уязвимых объектов при движении на низкой скорости, особенно из-за высокого риска плохой видимости во время парковки, для целей настоящего стандарта используется МР высотой 0,80 м, как определено в серии стандартов ИСО 19206. Отсчет положения точки H и крайняя внешняя точка соответствующего рычага конечности мишени определены в ИСО 19206-2:2018, приложение A (рисунок 3).
6.5 Общие критерии испытаний
Критерий «нет контакта» определяется как расстояние больше 0 м между любой частью ИТС и любой частью препятствия на всей траектории процедуры испытания. Испытательный заезд считается успешным, если во время маневра зафиксирован результат «нет контакта». Если расстояние равнялось 0 м, испытательный заезд оценивается как неуспешный.
Критерий испытаний «n из m» определяется как непрерывная последовательность (подряд) совершенных n из m испытательных заездов с результатом «нет контакта». Последовательность действий должна выполняться без длительных перерывов, чтобы, насколько это возможно, поддерживать те же условия испытаний. Если первые n заездов были успешными, то программа испытательных заездов может быть сокращена.
Во время испытания необходимо обеспечить устойчивость статических объектов таким образом, чтобы препятствие или его части не перемещались по направлению к транспортному средству или от него, чтобы избежать контакта между препятствием и ИТС, вызванным перемещением препятствия (например, «опрокидыванием»). Динамические препятствия, такие как движущийся УУДД, не должны значительно смещаться в направлении, отличном от заданного. Если испытательный заезд не может быть выполнен правильно, его следует повторить.
6.6 Испытания и критерии оценки результатов
6.6.1 Общие положения
В данном разделе приведены функциональные испытания и критерии оценки результатов испытаний САТНС. Функциональные испытания разделены в соответствии с базовой и продвинутой классификацией САТНС.
Функция САТНС может быть активирована в соответствии с определенными условиями, приведенными в 4.1; перед началом маневра необходимо выполнить процедуру активации. Для всех неподвижных объектов, используемых в ходе испытаний, должно быть соблюдено допустимое отклонение +/- 0,05 м. Для движущихся объектов допускается отклонение +/- 0,1 м.
6.6.2 Функциональные испытания типа A
6.6.2.1 Общие положения
Тип A предусматривает маневры с ручным управлением, когда водитель-испытатель осуществляет управление продольными и поперечными движениями ИТС. Задача водителя — поддерживать заданную скорость и удерживать ИТС на заданной траектории во время маневра. Функциональное испытание типа A считается завершенным, если выполняется одно из следующих условий:
a) САТНС останавливает движение ИТС;
b) ИТС сталкивается с препятствием.
При испытаниях скорость ИТС регистрируется с точностью не менее 0,05 м/с.
Водитель должен контролировать скорость и траекторию движения. От водителя не требуется никаких других действий. Водитель не должен вмешиваться в управление в целях предотвращения столкновения с препятствием. Вмешательство водителя (например, торможение) допускается только в том случае, если произошло столкновение, и водитель пытается предотвратить дальнейшее повреждение препятствия. Если водитель вмешивается для предотвращения столкновения в любой момент до столкновения, испытание считается недействительным и должно быть повторено.
6.6.2.2 Испытания типа A базовый (A1)
6.6.2.2.1 Общие положения
Во время маневра транспортное средство движется задним ходом по прямой траектории к препятствию, расположенному на пути движения. Препятствия должны быть статическими.
6.6.2.2.2 Статический столб и пешеход
Для класса «Тип A2» используется препятствие «столб» (см. 6.4).
Для класса «Тип A1» используется препятствие «МР» (см. 6.4).
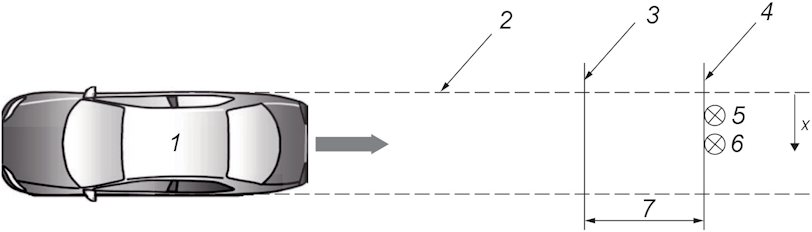
Препятствие располагают в поперечном положении на x = 25% и x = 50% по отношению к ширине ИТС в пределах проезжей части, как показано на рисунке 4. Точкой отсчета для определения местоположения является точка H согласно ИСО 19206-2:2018. Испытатель выбирает положения объекта по отношению к левой или правой стороне транспортного средства в соответствии с приложением A.
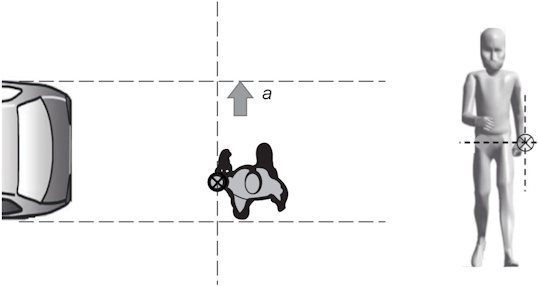
При положении 25% взгляд МР должен быть направлен на середину траектории движения (см. рисунок 3). При положении 50% выбор направления взгляда остается на усмотрение испытателя.
Рисунок 3 — Положение пешехода с перекрытием 25%.
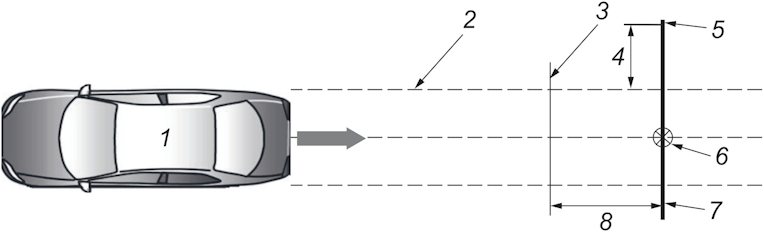
ИТС должно приближаться к препятствию с постоянной скоростью движения задним ходом, равной 1,11 м/с (4 км/ч), с допуском +0,28 м/с (+1 км/ч). Эта скорость должна быть достигнута и поддерживаться постоянной на расстоянии не менее 3 м от препятствия (см. рисунок 4, расстояние 7). Расстояние, используемое для ускорения и стабилизации скорости перед конечной фазой в 3 м, определяется испытателем.
1 — ИТС; 2 — внешняя граница ИТС без учета зеркал заднего вида; 3 — участок, на котором необходимо достичь постоянной скорости; 4 — место установки целевых объектов; 5 — место установки целевого объекта с перекрытием 25% в отношении ширины ИТС; 6 — место установки целевого объекта с перекрытием 50% в отношении ширины ИТС; 7 — расстояние от места достижения ИТС постоянной скорости до целевых объектов, равное 3 м
Рисунок 4 — Описание испытания маневра заднего хода с целевыми объектами
6.6.2.2.3 Перекрытие транспортных средств
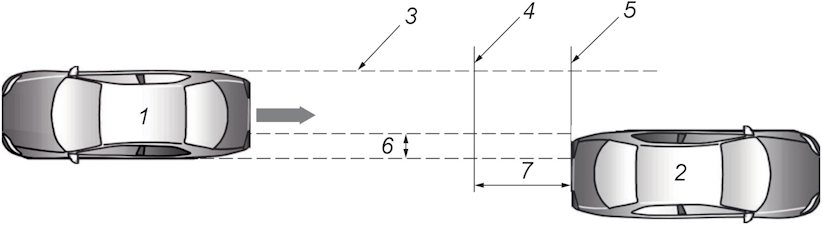
Для класса «Объект типа A1» в качестве препятствия для проверки функции САТНС используется ПА. Она устанавливается с перекрытием в 40 см, как представлено на рисунке 5, задней частью к ИТС. Положение ПА относительно ИТС (левая или правая сторона) определяется по усмотрению испытателя. Все остальные условия процедуры испытания используются так, как описано в предыдущих подразделах.
1 — ИТС; 2 — ПА; 3 — внешняя граница ИТС без учета зеркал заднего вида; 4 — участок, на котором необходимо достичь постоянной скорости; 5 — задняя часть ПА; 6 — перекрытие ИТС-ПА (равно 0,4 м); 7 — дистанция от ИТС (с постоянной скоростью) до ПА, равная 3 м
Рисунок 5 — Определение маневра движения задним ходом с помощью ПА
Количество повторений каждого из заездов с объектами и ПА должно быть не менее трех. Испытание с участием УУДД повторяют пять раз. Процедура испытаний A1 состоит из следующих заездов:
- тип A1 с объектами: положение целевых объектов на 25% и 50% от ширины ИТС;
- тип A1 с объектами: перекрытие транспортным средством;
- тип A1 пешеход: положение мишени на 25% и 50% от ширины ИТС.
6.6.2.3 Критерии оценки результатов испытаний системы автоматического торможения на низкой скорости типа A «базовый» (A1)
Каждый проезд оценивается в соответствии с 6.5. На основании результатов заездов определяется общая оценка для типа A1 в соответствии с таблицей 2. Испытания должны проводиться только для соответствующего класса.
Критерии оценки результатов испытаний систем автоматического торможения на низкой скорости типа A «базовый» (A1)
6.6.2.4 Испытания типа A «продвинутый» (A2)
6.6.2.4.1 Общие положения
Для испытаний типа A «продвинутый» требуются дополнительные процедуры испытания, поскольку требования к производительности выше по сравнению с типом A «базовый». Процедура испытания A2 включает в себя все испытания, необходимые для процедуры испытания A1, а также прохождение поворотов, движение вперед и использование динамического объекта УУДД.
6.6.2.4.2 Динамическая «мишень ребенок»
В рамках процедуры с динамическим целевым объектом МР ИТС движется задним ходом по прямой траектории в направлении объекта МР, который оказывается на пути движения ИТС.
ИТС должно приближаться к препятствию с постоянной скоростью движения, равной 8 км/ч, с допуском +0,28 м/с (+1 км/ч) задним ходом. Эта скорость должна быть достигнута и поддерживаться на постоянном уровне на расстоянии не менее 5 м перед препятствием. Фаза ускорения определяется испытателем.
В качестве испытательного оборудования используется МР. Он перемещается по траектории, перпендикулярной траектории движения ИТС, как представлено на рисунке 6, со скоростью 1,4 м/с (5 км/ч) с допуском +/- 0,14 м/с (+/- 0,5 км/ч). Начальная точка выбора направления движения с левой или правой стороны ИТС определяется испытателем. Движение должно быть синхронизировано с движением транспортного средства таким образом, чтобы предполагаемая точка столкновения без активации системы САТНС находилась ближе к середине транспортного средства. Точка начала движения объекта должна находиться на расстоянии не менее 1 м от траектории движения.
1 — ИТС; 2 — внешняя граница ИТС без учета зеркал заднего вида; 3 — участок, на котором необходимо достичь постоянной скорости; 4 — расстояние начала движения целевого объекта, равное 1 м; 5 — начальная точка движения целевого объекта; 6 — расчетная точка столкновения; 7 — траектория движения МР; 8 — расстояние движения с постоянной скоростью, равное 5 м
Рисунок 6 — Описание маневра с динамическим уязвимым участником дорожного движения
6.6.2.4.3 Криволинейное движение задним ходом
ИТС приближается к объекту по криволинейной траектории задним ходом.
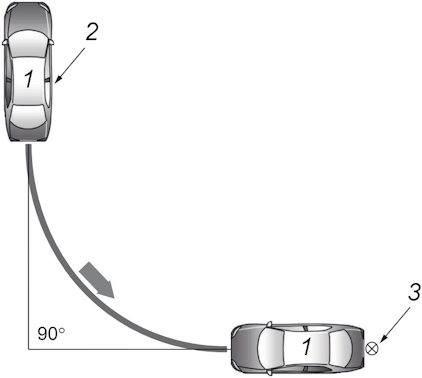
ИТС начинает движение в ортогональном положении по отношению к ориентации ИТС в предполагаемой точке столкновения, как показано на рисунке 7. Рулевое колесо должно быть повернуто на максимально возможный угол и удерживаться в этом положении. Транспортное средство должно двигаться назад со скоростью 0,6 — 0,8 м/с (2 км/ч — 3 км/ч). Водитель должен стараться поддерживать скорость как можно более постоянной в установленных пределах. В качестве испытательного оборудования используется объект в виде столба. Он расположен таким образом, чтобы точка столкновения находилась в середине траектории движения.
1 — ИТС; 2 — стартовая позиция; 3 — позиция объекта
Рисунок 7 — Описание движения по кривой при движении задним ходом
Рекомендуемая процедура подготовки к испытанию приведена в приложении A.
Водитель должен регулировать скорость (педаль газа/тормоза и передачу). Рулевое колесо должно быть повернуто на максимально возможный угол и удерживаться в этом положении. Никаких других действий от водителя не требуется.
6.6.2.4.4 Криволинейное движение передним ходом
Во время этого маневра ИТС приближается к препятствию по изогнутой траектории.
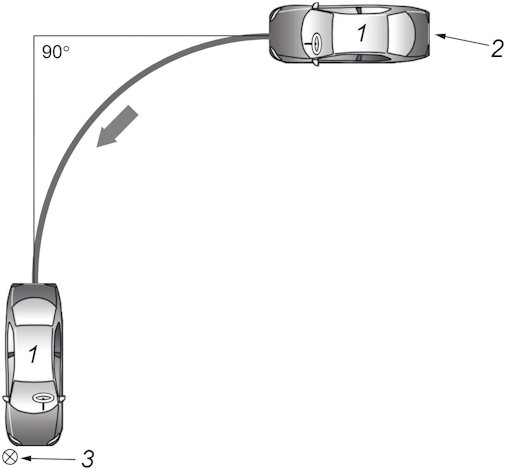
ИТС начинает движение из положения, которое перпендикулярно ориентации ИТС в предполагаемой точке столкновения, как представлено на рисунке 8. Рулевое колесо должно быть повернуто на максимально возможный угол и удерживаться в этом положении. ИТС должно двигаться вперед со скоростью 0,6 — 0,8 м/с (2 км/ч — 3 км/ч). Водитель должен стараться поддерживать скорость как можно более постоянной в установленных пределах.
1 — ИТС; 2 — стартовая позиция ИТС; 3 — позиция объекта
Рисунок 8 — Криволинейное движение передним ходом
В качестве испытательного оборудования используют столб. Его устанавливают таким образом, чтобы предполагаемая точка столкновения находилась на расстоянии 80% от ширины транспортного средства (определение положения см. в 6.6.2.2.2) с внешней стороны поворота.
Для транспортных средств с левосторонним и правосторонним управлением направление поворота должно быть изменено таким образом, чтобы препятствие находилось на противоположной стороне от места водителя (на внешней стороне поворота).
Рекомендуемая процедура подготовки к испытанию приведена в приложении A. Водитель должен регулировать скорость (педаль газа/тормоза и передачу). Рулевое колесо должно быть повернуто на максимально возможный угол и удерживаться в этом положении. Никаких других действий от водителя не требуется.
6.6.2.5 Критерии оценки результатов испытаний системы автоматического торможения на низкой скорости типа A «продвинутый» (A2)
Каждое испытание оценивают в соответствии с 6.5. По результатам испытаний определяют общую оценку для типа A2 в соответствии с таблицей 3.
Критерии оценки результатов испытаний САТНС типа A «продвинутый» (A2)
6.6.3 Функциональные испытания типа B
6.6.3.1 Общие положения
САТНС типа B соответствует уровню 1 по SAE J3016:2021, например система помощи при парковке, которая участвует в маневрировании на парковке.
Для функциональных испытаний САТНС типа B используют стандартные сценарии парковки:
- параллельная парковка (маневрирование задним ходом);
- перпендикулярная парковка (маневрирование задним ходом).
Размеры парковочного места должны соответствовать требованиям ИСО 20900:2023 (пункт 5.1).
Маневры при парковке должны выбираться в соответствии со сценариями парковки транспортного средства. Должны быть испытаны все функции, которые определены модификацией и перечислены в данном подразделе. Если система помощи при парковке способна выполнять только некоторые из вышеупомянутых маневров, то программа испытаний должна быть сокращена (например, только для параллельной парковки).
Функциональное испытание типа B считается завершенным, если выполняется одно из следующих условий:
a) функция помощи при парковке завершает или прерывает парковочный маневр с информированием водителя;
b) ИТС сталкивается с препятствием;
c) функция помощи при парковке не предлагает водителю выбрать парковочное место после поиска;
d) функция помощи при парковке не активирует парковочный маневр после поиска парковочного места.
Условие c) применимо только для маневров, при которых объект устанавливается в заданное положение до того, как ИТС проедет парковочное место для поиска и идентификации подходящего парковочного места.
Во время процедуры испытания водитель должен регулировать скорость в диапазоне (0,83 + 0,28) м/с (3 + 1) км/ч. Никаких других действий со стороны водителя не требуется. Водитель не должен вмешиваться в управление для того, чтобы предотвратить столкновение с объектом. Вмешательство водителя (например, торможение) допускается только в том случае, если произошло столкновение и водитель пытается предотвратить дальнейшее повреждение препятствия. Если водитель вмешается для предотвращения контакта в любой момент до того, как произошло столкновение, испытание считается недействительным и должно быть повторено.
Скорость должна регистрироваться с точностью не менее 0,05 м/с.
6.6.3.2 Испытания типа B «базовый» (B1)
Программа испытаний для типа B «базовый» должна включать те же испытательные маневры, что и приведенные в 6.6.4.1 (тип C1 для въезда на парковочное место). Маневры ухода не рассматриваются, поскольку они не являются типичными для системы APS. Для испытания производительности типа B1 используют следующие сценарии:
- въезд на параллельную парковку со столбом и статической МР;
- въезд на перпендикулярное парковочное место со столбом и статической МР.
6.6.3.3 Критерии оценки результатов испытаний системы автоматического торможения на низкой скорости типа B «базовый» (B1)
Каждый заезд оценивают в соответствии с 6.5. На основании результатов заездов определяют общую оценку для типа B1 в соответствии с таблицей 4.
Критерии оценки результатов испытаний системы автоматического торможения на низкой скорости типа B «базовый» (B1)
6.6.3.4 Испытания типа B «продвинутый» (B2)
Программа испытаний для типа B «продвинутый» должна включать те же испытательные маневры, что и в 6.6.4.3 (тип C1 для въезда на парковочное место). Маневры ухода не рассматриваются, поскольку они не являются типичными для систем помощи при парковке.
Для испытания производительности типа B2 используют следующий сценарий:
6.6.3.5 Критерии оценки результатов испытаний системы автоматического торможения на низкой скорости типа B «продвинутый» (B2)
Каждый заезд оценивают в соответствии с 6.5. На основании результатов заездов определяют общую оценку для типа B2 в соответствии с таблицей 5.
Критерии оценки результатов испытаний системы автоматического торможения на низкой скорости типа B «продвинутый» (B2)
| Спецификация испытания | Критерий оценки — успешно |
|---|---|
| Результат испытаний для B1 | Успешно |
| Параллельная парковка с динамической МР | Успешно 4 из 5 |
6.6.4 Функциональные испытания типа C
Поскольку тип C соответствует уровню SAE J3016:2021 2 (например, частично автоматизированная система парковки), продольные и поперечные перемещения контролируются САТНС.
Для проверки работоспособности типа C используют следующие сценарии парковки:
- параллельное парковочное место — маневр при парковке;
- перпендикулярное парковочное место — маневр при парковке;
- перпендикулярное парковочное место — маневр при выезде с парковки.
Размеры парковочного места должны соответствовать требованиям ИСО 20900:2023 (пункт 5.1).
Маневры парковки и выезда должны выбираться в соответствии со сценариями парковки транспортного средства. Должны быть проверены все функции, которые предусмотрены модификацией САТНС транспортного средства и перечислены в данном подразделе.
Если ЧАСП способна выполнять только часть вышеупомянутых маневров, процедура испытания должна быть сокращена.
Функциональное испытание типа C считается завершенным, если выполняется одно из следующих условий:
a) функция ЧАСП завершает или прерывает парковочный маневр с информированием водителя посредством сообщения;
b) ИТС сталкивается с препятствием;
c) функция ЧАСП не предлагает водителю парковочное место после поиска;
d) функция ЧАСП не позволяет активировать маневр парковки/выезда после поиска парковочного места;
e) функция ЧАСП останавливает движение ИТС и не продолжает его в течение 180 с без какого-либо сообщения водителю. В этом случае заезд оценивается как незавершенный и должен быть повторен.
Условие c) применимо только для маневров, при которых препятствие устанавливается в заданном месте до того, как ИТС проедет парковочное место для поиска и определения подходящего парковочного места.
Во время процедуры испытания скорость ИТС должна регистрироваться с точностью не менее 0,05 м/с.
После выполнения маневра парковки водитель ни в коем случае не должен вмешиваться, особенно для предотвращения столкновения с препятствием. Вмешательство водителя (например, торможение) допускается только в случае, если столкновение произошло, и водитель пытается предотвратить дальнейшее повреждение препятствия. Если водитель вмешается до фактического столкновения, испытание считается недействительным и должно быть повторено.
6.6.4.1 Испытания типа C «базовый» (C1)
6.6.4.1.1 Маневр при парковке с неподвижным препятствием
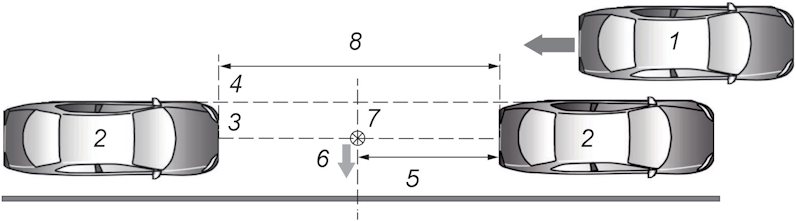
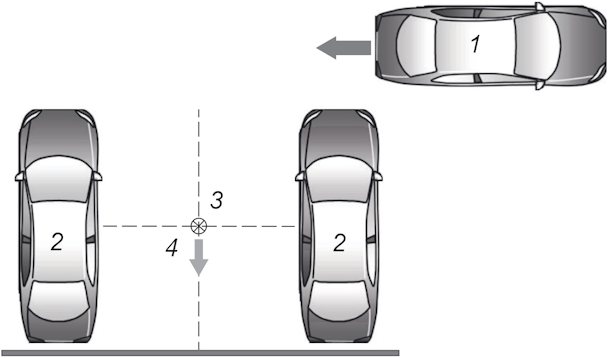
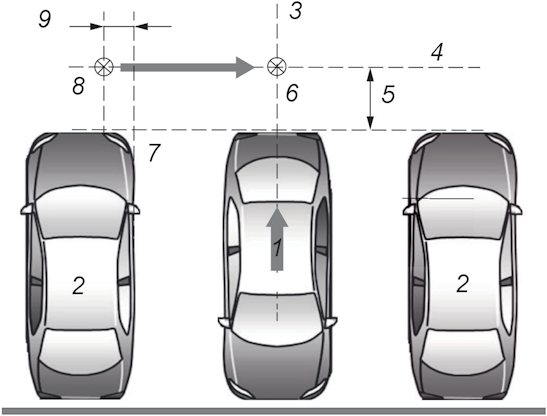
В качестве препятствий для данных испытаний используется испытательное оборудование «столб» и «МР». При испытаниях препятствия располагаются в центре парковочного пространства, как представлено на рисунках 9 и 10. Столб устанавливают перед тем, как ИТС проедет мимо парковочного места в поисках места для парковки. МР устанавливают после проезда мимо парковочного места, но перед активацией парковочного маневра.
1 — ИТС; 2 — ПА; 3 — центральная линия, проходящая через ПА; 4 — левая внешняя граница ПА без учета зеркал заднего вида; 5 — расстояние от целевого объекта до ПА (равно расстояния между ПА); 6 — направление взгляда МР; 7 — место установки целевого объекта; 8 — длина парковочного места в соответствии с ИСО 20900:2023 (пункт 5.1)
Рисунок 9 — Описание маневра параллельной парковки типа C «базовый» C1
1 — ИТС; 2 — ПА; 3 — место установки объекта; 4 — направление взгляда МР
Рисунок 10 — Описание маневра перпендикулярной парковки типа C «базовый» C1
6.6.4.1.2 Маневр выезда с парковки с неподвижными препятствиями
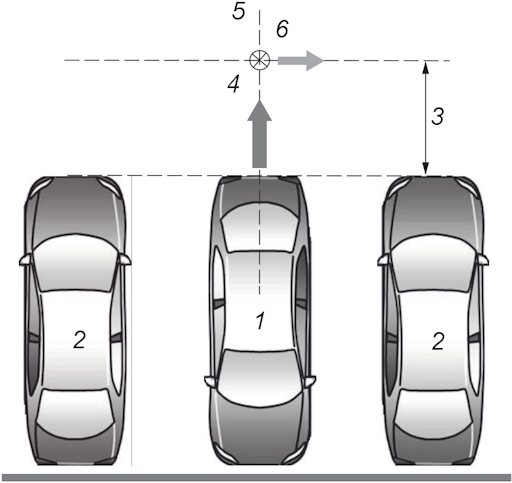
В дополнение к маневру парковки проверяют маневр выезда с нее. Используемое оборудование: столб и МР. Оба объекта должны быть расположены с перекрытием 50% от ширины ИТС на расстоянии 1,5 м позади ИТС, как представлено на рисунке 11. Объекты должны быть расположены перед активацией маневра.
1 — ИТС; 2 — ПА; 3 — расстояние от целевого объекта до заднего бампера ИТС; 4 — осевая линия ИТС; 5 — центральная линия, проходящая через ИТС; 6 — направление взгляда ММ
Рисунок 11 — Описание маневра выезда с перпендикулярной парковки для типа C1
6.6.4.2 Критерии оценки результатов испытаний системы автоматического торможения на низкой скорости типа C «базовый» (C1)
Каждый заезд оценивают в соответствии с 6.5. На основании результатов заездов определяют общую оценку для типа C1 в соответствии с таблицей 6.
Критерии оценки результатов испытаний САТНС типа C «базовый» (C1)
6.6.4.3 Испытания типа C «продвинутый» (C2)
Процедура испытания продвинутого типа C содержит динамические объекты. В качестве испытательного оборудования используется МР. Проверяются маневры параллельной парковки и выезда с перпендикулярной парковки.
6.6.4.3.1 Маневр при парковке с помощью динамической мишени ребенка
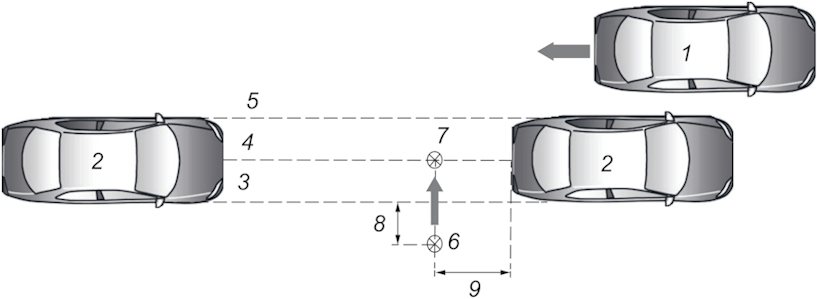
Маневр при параллельной парковке выполняют так, как установлено в 6.6.4.1.1 с той разницей, что для обеспечения беспрепятственного перемещения объекта не используют бордюрный камень. МР находится в исходном положении, как представлено на рисунке 12, на расстоянии 30 см от границы парковочного места и на расстоянии, составляющем 1/3 длины парковочного места, до задней части ПА.
Линия синхронизации определяется как линия, соединяющая контуры ПА, без учета зеркал заднего вида. В тот момент, когда крайняя часть ИТС пересекает линию синхронизации, МР должна начать движение к парковочному месту (в качестве возможного технического решения для синхронизации может быть использован световой барьер). Скорость МР должна регулироваться таким образом, чтобы МР останавливалась в точке столкновения 7 до того, как бампер ИТС достигнет этой точки. Для реалистичного представления движения МР рекомендуется, чтобы скорость его движения не превышала 1,4 м/с (5 км/ч) и ускорение +/- 2 м/с.
Точка столкновения 7 должна находиться на центральной линии парковочного места, т.е. на осевой линии между двух ПА.
1 — ИТС; 2 — ПА; 3 — правая внешняя линия габаритов ПА без учета зеркал заднего вида; 4 — осевая линия ПА; 5 — левая внешняя линия габаритов ПА без учета зеркал заднего вида; 6 — стартовая позиция целевого объекта МР; 7 — конечная позиция целевого объекта МР; 8 — стартовая точка для целевого объекта МР = 0,3 м от внешней линии габаритов ПА; 9 — стартовая точка для целевого объекта МР = 1/3 расстояния между ПА
Рисунок 12 — Описание маневра при параллельной парковке для типа C2
6.6.4.3.2 Маневр выезда с перпендикулярной парковки с участием динамической мишени ребенка
В дополнение к маневру парковки выполняют маневр выезда с нее.
Маневр выезда с перпендикулярного парковочного места должен выполняться в соответствии с 6.6.4.1.2. Целевой объект МР находится в исходном положении, как представлено на рисунке 13, на расстоянии 1 м от бампера ПА и 30 см от габаритного контура ПА без учета зеркал заднего вида.
Линия синхронизации для начала движения целевого объекта МР определяется как линия между передними точками ПА. Когда бампер ИТС пересекает линию синхронизации, МР должна начать движение. Скорость МР должна регулироваться таким образом, чтобы МР остановилась в точке столкновения 4 до того, как бампер ИТС достигнет этой точки. Для реалистичного представления о движении скорость МР не должна превышать 1,4 м/с (5 км/ч), а ускорение — +/- 2 м/с.
Точка столкновения 4 должна находиться на центральной оси парковочного места.
1 — ИТС; 2 — ПА; 3 — осевая линия ИТС; 4 — траектория движения МР; 5 — расстояние между линией 4 и 7, равное 1 м; 6 — точка остановки МР; 7 — передний бампер ПА; 8 — стартовая позиция МР; 9 — расстояние от стартовой позиции МР до правой габаритной оси ПА без учета зеркал заднего вида, равное 0,3 м
Рисунок 13 — Описание маневра выезда с перпендикулярной парковки для типа C2
6.6.4.4 Критерии оценки результатов испытаний системы автоматического торможения на низкой скорости типа C «продвинутый» (C2)
Каждый заезд оценивают в соответствии с 6.5. По результатам заездов определяют общую оценку для типа C2 в соответствии с таблицей 7.
Критерии оценки результатов испытаний системы автоматического торможения на низкой скорости типа C «продвинутый» (C2)
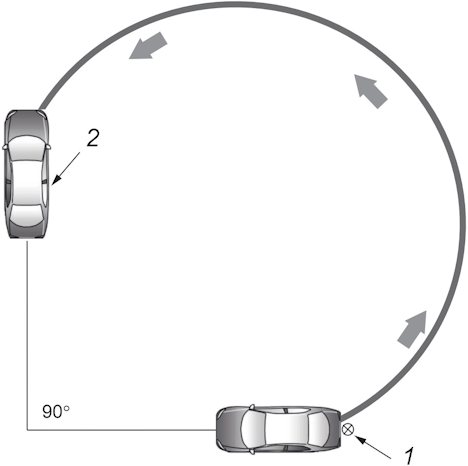
РЕКОМЕНДУЕМАЯ ПРОЦЕДУРА ПОДГОТОВКИ К ИСПЫТАНИЮ ДЛЯ ПРОХОЖДЕНИЯ ПОВОРОТОВ
Процедура испытаний для прохождения поворотов с движением вперед и назад проводится по траектории, на которой происходит контакт объекта с ИТС. Движение вперед и назад с постоянным углом поворота рулевого колеса приводит к различным траекториям из-за кинематики рулевого управления. Для обеспечения воспроизводимого положения контакта рекомендуется выполнить следующую процедуру.
Приведенная ниже процедура (см. рисунок A.1) применима для движения задним ходом. Однако ее также можно использовать для движения вперед, изменив направление движения:
a) установить ИТС в положение контакта 1 и установить целевой объект в положение контакта позади ИТС;
b) отметить положение препятствия на земле;
d) выполнить движение задним ходом по кругу в исходное положение 2 с полностью заблокированным рулевым колесом;
e) поместить целевой объект на разметку на земле.
f) начать процедуру испытания, как описано в 6.6.2.4.
1 — место расположения целевого объекта; 2 — стартовая позиция
Рисунок A.1 — Подготовка к испытанию на прохождение поворотов
СВЕДЕНИЯ О СООТВЕТСТВИИ ССЫЛОЧНЫХ МЕЖДУНАРОДНЫХ СТАНДАРТОВ НАЦИОНАЛЬНЫМ СТАНДАРТАМ
БИБЛИОГРАФИЯ
| УДК 629.3.064.006.354 | ОКС 43.060.50 |
| Ключевые слова: интеллектуальные транспортные системы, система автоматического торможения, маневрирование на низкой скорости | |
Иллюстрации
\frac{1}{2}
Beschädigungsrisikos